Перейти к содержанию

Сила и трансlaçãoционная динамика

AP Physics C: Mechanics · Тема 2

Видеоурок по этой теме Открыть страницу видео
9:06

Сила и трансlaçãoционная динамика

Тележка пролетает вертикальную петлю. На самой верхней точке она полностью перевернута вверх дном, ничто её не удерживает. Почему она не падает? Ответ кроется не в каком-то…

Озвучивание на английском · переключаемые субтитры на английском и китайском языках

2.1

Системы и центр масс

Программа

Цель обучения 2.1.A: Описывать свойства и взаимодействия системы.

  • 2.1.A.1 Свойства системы определяются взаимодействиями между объектами внутри системы.
  • 2.1.A.2 Если свойства или взаимодействия составляющих объектов внутри системы не важны при моделировании поведения макроскопической системы, саму систему можно рассматривать как единый объект.
  • 2.1.A.3 Системы могут допускать взаимодействия между составляющими частью системы и окружающей средой, что может привести к передаче энергии или массы.
  • 2.1.A.4 Отдельные объекты внутри выбранной системы могут вести себя по-разному как друг относительно друга, так и по отношению к системе в целом.
  • 2.1.A.5 Внутренняя структура системы влияет на анализ этой системы.
  • 2.1.A.6 При изменении переменных, внешних по отношению к системе, ее субструктура может измениться.

Цель обучения 2.1.B: Описывать положение центра масс системы относительно её составляющих частей.

  • 2.1.B.1 Для объектов или систем с симметричным распределением масс центр масс расположен на линиях симметрии.
  • 2.1.B.2 Положение центра масс системы вдоль заданной оси можно рассчитать с помощью уравнения
    • Уравнение: $\vec{x}_{\text{cm}} = \dfrac{\sum m_i \vec{x}_i}{\sum m_i}$
  • 2.1.B.3 Для неоднородного твердого тела, которое можно рассматривать как совокупность дифференциальных элементов массы, $dm$, центр масс твердого тела может быть рассчитан с использованием уравнения
    • Уравнение: $\vec{r}_{\text{cm}} = \dfrac{\int \vec{r}\, dm}{\int dm}$
    • 2.1.B.3.i Линейная плотность массы стержня или другого линейного жесткого тела — это производная массы стержня по положению элемента дифференциальной массы на жестком теле.
      • Уравнение: $\lambda = \dfrac{d}{d\ell} m(\ell)$
    • 2.1.B.3.ii Если задана функция плотности массы твердого тела, полную массу можно определить, проинтегрировав плотность массы по длине (одно измерение), площади (два измерения) или объему (три измерения) твердого тела. Например:
      • Уравнение: $M_{\text{total}} = \int \rho(r)\, dV$
  • 2.1.B.4 Систему можно моделировать как единичный объект, расположенный в центре масс системы.
Источник: Описание курса и экзамена College Board AP

2 августа 1971 года астронавт Дэвид Скотт, стоя на Луне, одновременно выпустил из рук молоток и соколиное перо. Поскольку воздуха, который замедлял бы перо, не было, оба предмета одновременно упали на пыльную поверхность — именно так, как предсказал Галилей почти за 400 лет до этого. Этот опыт отражает суть раздела: одни и те же немногочисленные законы сил при их внимательном применении через законы Ньютона объясняют падение перьев, движение автомобилей на поворотах, парашютистов и спутников по орбитам.

Система — это тело или тела, которые вы изучаете, рассматриваемые как точка в их центре масс. Для совокупности масс $x_{\text{cm}}=\dfrac{\sum m_i x_i}{\sum m_i}$; для сплошного тела $x_{\text{cm}}=\dfrac{1}{M}\int x\,dm$. Только равнодействующая внешних сил сообщает ускорение центру масс системы постоянной массы.

Выбор системы — ваше решение, и он меняет ход анализа. Если внутренние детали частей не имеют значения, рассматривайте всю систему как единый объект в её центре масс. Если они важны — например, два блока, соединённых нитью, или человек в лифте, — можно рассмотреть внутреннее устройство; части могут двигаться по-разному друг относительно друга и относительно системы в целом. Система также может обмениваться энергией или массой с окружающей средой (ракета тратит топливо, автомобиль отдаёт тепло). Для любого тела с симметричным распределением массы центр масс лежит на каждой оси симметрии — в центре однородного диска или сферы, в середине однородного стержня.

Разобранный пример (неоднородный стержень). Тонкий стержень длиной $L=2.0\ \text{m}$ расположен вдоль оси $x$, начиная с $x=0$. Его линейная плотность массы возрастает вдоль стержня: $\lambda=kx$ при $k=3.0\ \text{kg/m}^2$. Найдите его массу и центр масс.

  • Участок шириной $dx$ в положении $x$ имеет массу $dm=\lambda\,dx=kx\,dx$.
  • Масса: $M=\displaystyle\int_0^L kx\,dx=\frac{kL^2}{2}=\frac{(3.0)(2.0)^2}{2}=6.0\ \text{kg}$.
  • Центр масс: $x_{\text{cm}}=\dfrac{1}{M}\displaystyle\int_0^L x\,(kx\,dx)=\dfrac{1}{M}\cdot\dfrac{kL^3}{3}=\dfrac{(3.0)(2.0)^3/3}{6.0}=1.33\ \text{m}$, что равно $\tfrac23L$.

Проверьте ответ с точки зрения физики: однородный стержень балансирует в своей середине, $1.0\ \text{m}$. Поскольку масса сосредоточена ближе к правому концу, центр масс должен находиться правее середины.

Стержень от 0 до 2.0 м, оттенок которого меняется от светлого слева до плотного справа. Тонкий участок обозначен dm = lambda dx = kx dx; пунктирная линия отмечает середину в точке 1.0 м, а треугольник — центр масс в точке 4/3 м
Плотность стержня возрастает вправо, поэтому его центр масс находится в точке 2L/3, правее середины
Исследовать

Центр масс системы

Нажмите на части, чтобы увидеть, где расположен центр масс двухтеловой системы.

2.2

Силы и диаграммы свободного тела

Программа

Цель обучения 2.2.A: Описать силу как взаимодействие между двумя объектами или системами

  • 2.2.A.1 Силы — это векторные величины, описывающие взаимодействия между объектами или системами.
    • 2.2.A.1.i Сила, действующая на объект или систему, всегда возникает в результате взаимодействия этого объекта или системы с другим объектом или системой.
    • 2.2.A.1.ii Объект или система не может exert (прикладывать) равнодействующую силу самому себе.
  • 2.2.A.2 Контактные силы описывают взаимодействие объекта или системы, соприкасающегося с другим объектом или системой, и являются макроскопическим проявлением межатомных электрических сил.

Цель обучения 2.2.B: Описывать силы, действующие на объект или систему, используя диаграмму свободного тела.

  • 2.2.B.1 Диаграммы свободного тела являются полезными инструментами для визуализации сил, действующих на отдельный объект или систему, а также для определения уравнений, представляющих физическую ситуацию.
  • 2.2.B.2 Диаграмма свободного тела (FBD) объекта или системы показывает каждую силу, действующую на объект или систему со стороны окружающей среды.
  • 2.2.B.3 Силы, действующие на объект или систему, изображаются в виде векторов, исходящих из представления центра масс, например, точки. Система рассматривается так, будто вся её масса сосредоточена в центре масс.
  • 2.2.B.4 Координатная система, ось которой параллельна направлению ускорения объекта или системы, упрощает перевод диаграммы свободного тела в алгебраическое представление. Например, на диаграмме свободного тела объекта на наклонной плоскости полезно расположить одну ось параллельно поверхности наклона.

Уточнение: AP Physics C: Механика и AP Physics C: Электричество и магнетизм требуют от студентов лишь изображать силы, действующие на объекты, а не проекции сил на диаграммах свободного тела. На экзаменах AP по физике отдельные силы, представленные на диаграмме свободного тела, должны быть нарисованы как отдельные прямые стрелки, исходящие из точки и указывающие в направлении действия силы. Отдельные силы, направленные в одну сторону, должны быть нарисованы рядом друг с другом, без наложения.

Источник: Описание курса и экзамена College Board AP

Сила — это толчок или тяга (вектор в ньютонах). Диаграмма свободного тела изображает один объект со стрелкой для каждой действующей на него силы — веса, реакции опоры, натяжения, трения, приложенной силы, сопротивления среды. Нарисуйте её сначала; она задает все уравнения динамики.

  • Изобразите объект в виде точки, представляющей его центр масс, причём все стрелки сил исходят из этой точки.
  • Показывайте только силы, действующие на тело со стороны его окружения, — никогда не показывайте силы, с которыми тело действует на другие объекты, а также «$ma$» или «центростремительную силу».
  • Контактные силы (сила нормальной реакции опоры, трение, натяжение) являются макроскопическим результатом электрических взаимодействий между атомами на поверхностях, находящихся в контакте.
  • Выберите одну ось параллельно ускорению (вдоль наклонной плоскости или к центру окружности). Тогда только одно уравнение будет содержать $a$.
Диаграмма свободного тела показывает все силы, действующие на один объект
Исследовать

Сбалансировать силы на диаграмме свободного тела

Диаграмма свободного тела показывает все силы, действующие на один объект, стрелками. Объект ускоряется только если силы не компенсируют друг друга — равнодействующая сила определяет $a=F/m$.

English Русский
free-body diagram/friː ˈbɒdi ˈdaɪəɡræm/ схема сил (диаграмма свободного тела)
Newton's third law/ˈnjuːtnz θɜːd lɔː/ третий закон Ньютона
inertia/ɪˈnɜːʃə/ инерция
net force/net fɔːs/ равнодействующая сила
translational equilibrium/trænˈsleɪʃənl ˌiːkwɪˈlɪbrɪəm/ поступательное равновесие
differential equation/ˌdɪfəˈrenʃl ɪˈkweɪʒn/ дифференциальное уравнение
incline/ɪnˈklaɪn/ наклонная плоскость
tension/ˈtenʃn/ натяжение
Newton's law of gravitation/ˈnjuːtnz lɔː ɒv ˌɡrævɪˈteɪʃn/ закон всемирного тяготения Ньютона
2.3

Третий закон Ньютона

Программа

Цель обучения 2.3.A: Описать взаимодействие двух объектов или систем с использованием третьего закона Ньютона и представления парных сил, действующих на каждый объект или систему.

  • 2.3.A.1 Третий закон Ньютона описывает взаимодействие двух объектов или систем через парные силы, которые каждое из них оказывает на другое.
    • Уравнение: $\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
  • 2.3.A.2 Взаимодействия между объектами внутри системы (внутренние силы) не влияют на движение центра масс системы.
  • 2.3.A.3 Натяжение является макроскопическим результатом сил, которые бесконечно малые участки нити, троса, цепи или аналогичной системы оказывают друг на друга в ответ на внешнюю силу.
    • 2.3.A.3.i Идеальная нить имеет пренебрежимо малую массу и не растягивается под действием натяжения.
    • 2.3.A.3.ii Натяжение в идеальной нити одинаково во всех её точках.
    • 2.3.A.3.iii В нити с непренебрежимо малой массой натяжение может быть различным во всех её точках.
    • 2.3.A.3.iv Идеальный блок — это блок, имеющий пренебрежимо малую массу и вращающийся вокруг оси, проходящей через его центр масс, при пренебрежимо малом трении.

Источник: Описание курса и экзамена College Board AP

Третий закон Ньютона: А действует на B, B ответно действует на А с такой же силой в противоположном направлении. Пара сил действует на разные объекты, поэтому она никогда не компенсируется внутри одной диаграммы свободного тела:

$$\vec{F}_{\text{A on B}}=-\vec{F}_{\text{B on A}}.$$

Две силы всегда одного типа (обе гравитационные, обе контактные) и действуют одновременно. Когда грузовик ударяет о муху, сила, действующая на муху, точно равна силе, действующей на грузовик; муха страдает больше, потому что её масса ничтожно мала. Внутри системы пары третьего закона являются внутренними силами: они компенсируют друг друга попарно, поэтому не могут изменить движение центра масс системы.

Натяжение нити или троса является суммарным результатом того, что каждый малый сегмент нити тянет своих соседей. Для идеальной (невесомой) нити через безтроточный блок натяжение одинаково по всей длине.

Пара третьего закона Ньютона: равные и противоположные силы на двух разных объектах
Исследовать

Пары по третьему закону

Пары по третьему закону Ньютона действуют на разные объекты. Распределите каждое утверждение.

2.4

Первый закон Ньютона

Программа

Цель обучения 2.4.A: Описать условия, при которых скорость системы остается постоянной.

  • 2.4.A.1 Равнодействующая сила системы равна векторной сумме всех сил, действующих на систему.
  • 2.4.A.2 Трансляционное равновесие — это конфигурация сил, при которой равнодействующая сила, действующая на систему, равна нулю.
    • Выведенное уравнение: $\sum \vec{F}_i = 0$
  • 2.4.A.3 Первый закон Ньютона гласит, что если равнодействующая сила, действующая на систему, равна нулю, скорость этой системы останется постоянной.
  • 2.4.A.4 Силы могут быть скомпенсированы в одном измерении, но нескомпенсированы в другом. Скорость системы изменится только в направлении нескомпенсированной силы.
  • 2.4.A.5 Инерциальная система отсчета — это такая система, из которой наблюдатель может подтвердить первый закон движения Ньютона.

Источник: Описание курса и экзамена College Board AP

Первый закон Ньютона (инерция): при нулевой равнодействующей силе скорость остаётся постоянной — объект находится в поступательном равновесии. Равнодействующая сила — это векторная сумма всех сил, действующих на систему, поэтому равновесие означает, что отдельно $\sum F_x=0$ и $\sum F_y=0$.

Силы могут быть скомпенсированы в одном направлении, но не в другом: хоккейная шайба, скользящая по гладкому льду, имеет скомпенсированные вертикальные силы (вес и сила нормальной реакции), поэтому её вертикальная скорость остаётся нулевой, тогда как любая нескомпенсированная горизонтальная сила изменяет только её горизонтальную скорость. Инерциальная система отсчёта — это именно такая система, в которой наблюдается выполнение первого закона Ньютона, то есть система, не имеющая ускорения.

Разобранный пример (равновесие). Лампа массой 4.0 кг подвешена на двух тросах, каждый из которых составляет угол $30^\circ$ с горизонталью. Вертикально: $2T\sin30^\circ=mg=40$ Н, следовательно, $T=40$ Н. Каждый трос выдерживает натяжение, равное полному весу лампы — пологие тросы требуют больших усилий натяжения.

Исследовать

Скомпенсированы или нет?

По первому закону Ньютона определите, скомпенсированы ли силы, действующие на каждый объект.

2.5

Второй закон Ньютона

Программа

Цель обучения 2.5.A: Описать условия, при которых скорость системы изменяется.

  • 2.5.A.1 Нескомпенсированные силы — это конфигурация сил, при которой равнодействующая сила, действующая на систему, не равна нулю.
  • 2.5.A.2 Второй закон Ньютона гласит, что ускорение центра масс системы по модулю пропорционально модулю равнодействующей силы, действующей на систему, и направлено в ту же сторону, что и эта равнодействующая сила.
    • Уравнение: $\vec{a}_{\text{sys}} = \dfrac{\sum \vec{F}}{m_{\text{sys}}} = \dfrac{\vec{F}_{\text{net}}}{m_{\text{sys}}}$
  • 2.5.A.3 Скорость центра масс системы изменится только тогда, когда на эту систему действует ненулевая внешняя равнодействующая сила.

Источник: Описание курса и экзамена College Board AP

Общая форма использует импульс:

$$\sum\vec{F}=\frac{d\vec{p}}{dt}=m\vec{a}\ \ (\text{for constant mass}).$$
Применяйте его по одной оси за раз. Когда силы зависят от скорости или положения, это превращается в дифференциальное уравнение, которое нужно решить.

Разобранное решение. Блок массой $2.0\ \text{kg}$ скользит вниз по гладкой наклонной плоскости с углом наклона $30^{\circ}$. Движение вызывает только компонента силы тяжести, направленная вдоль плоскости, поэтому ускорение $a=g\sin30^{\circ}=9.8(0.5)=4.9\ \text{m/s}^2$ не зависит от массы блока.

Разобраный пример (два тела). Тележка массой $6.0\ \text{kg}$ на гладком столе тянется веревкой через легкий блок к подвешенному грузу массой $2.0\ \text{kg}$. Рассматривайте пару как единую систему: её движет только вес подвешенного груза, поэтому $a=\dfrac{2.0(9.8)}{8.0}=2.45\ \text{m/s}^2$. Затем изолируйте тележку отдельно, чтобы найти натяжение веревки: $T=6.0(2.45)\approx15\ \text{N}$. Сначала система для $a$, затем отдельное тело для внутренних сил — этот двухшаговый подход является стандартным паттерном.

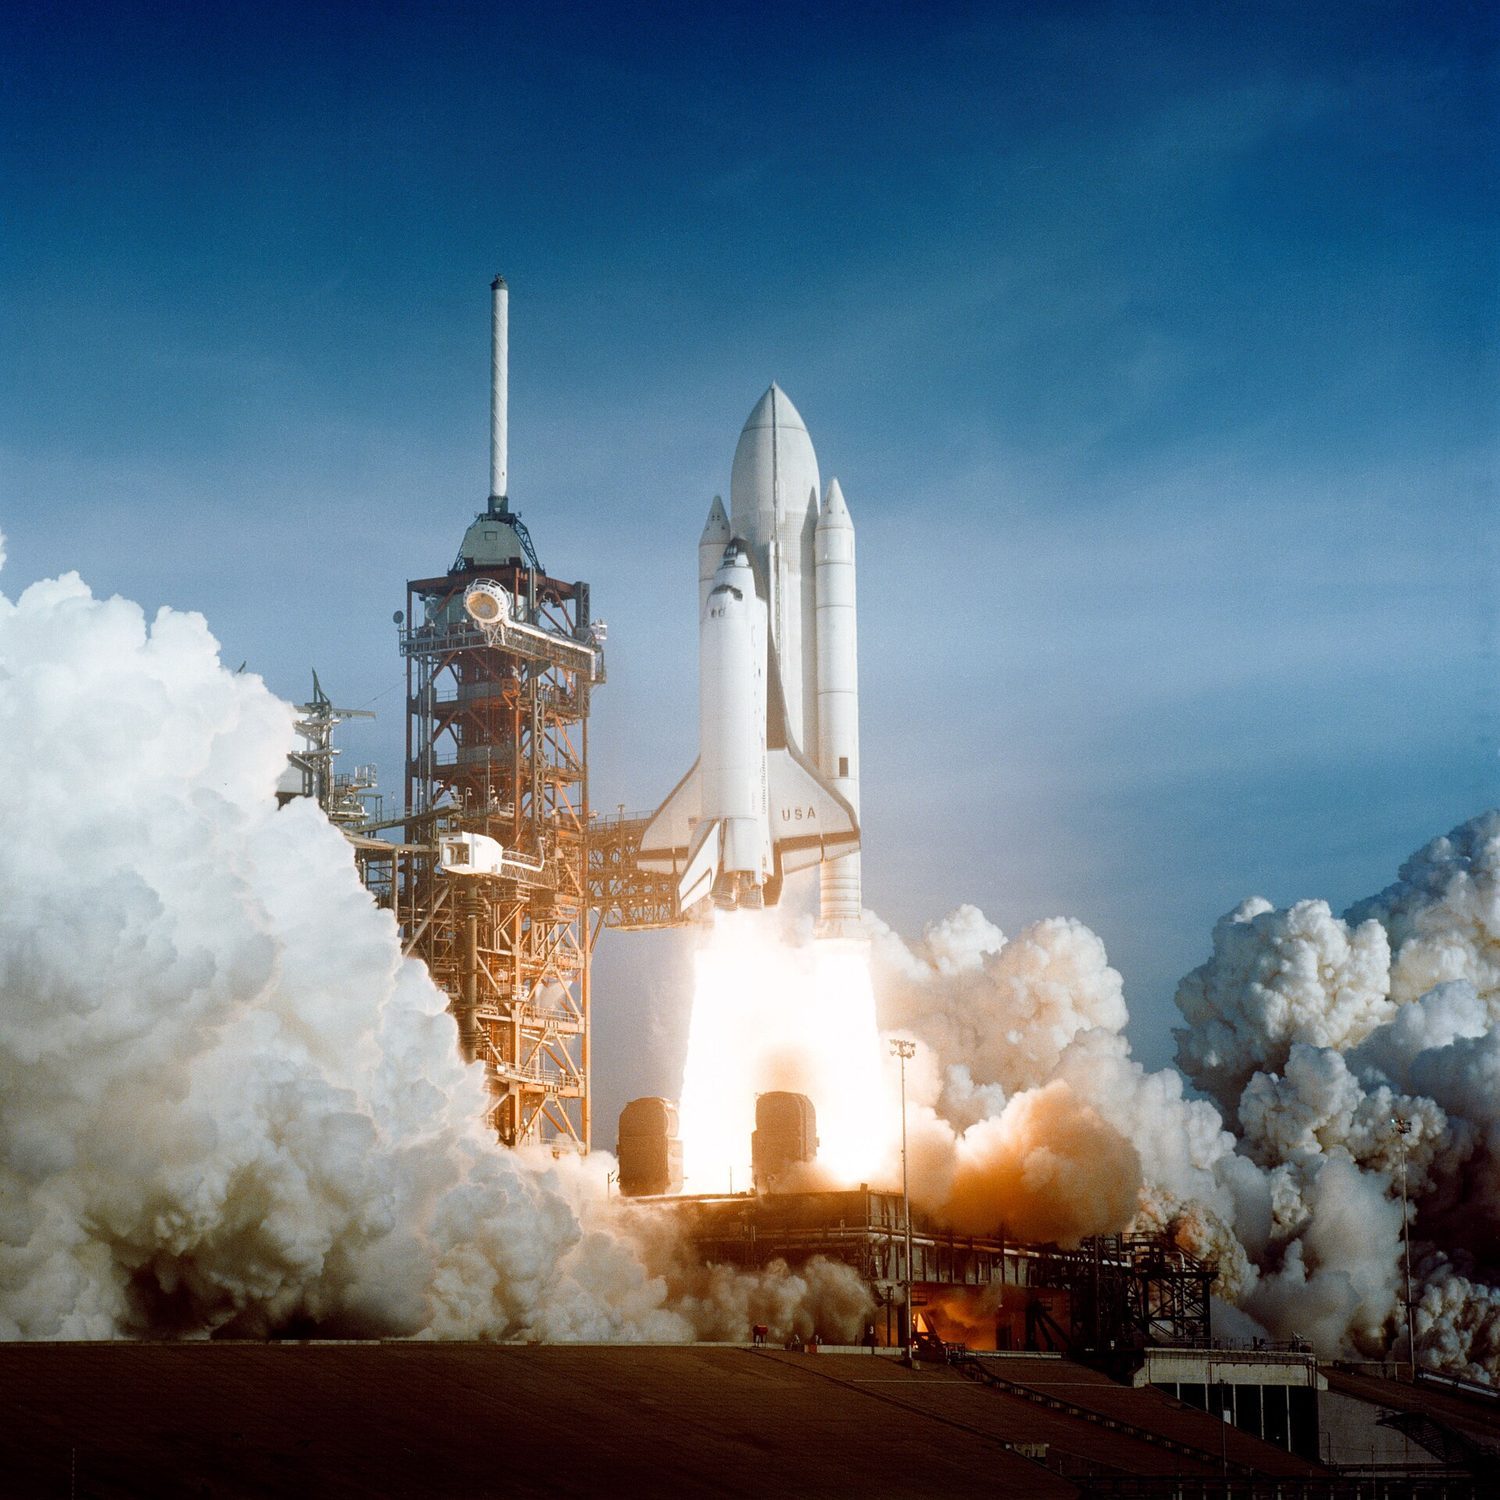
Ракетный запуск: результирующая сила изменяет импульс — F_net = ma для поступательной динамики

Разобранный пример (лифт и кажущийся вес). Студент массой 60 кг стоит на весах в лифте, который ускоряется вверх с ускорением $2.0\ \text{m/s}^2$. Принимая направление вверх за положительное, $N-mg=ma$, следовательно, $N=60(10+2.0)=720$ Н. Весы показывают силу нормальной реакции, поэтому кажущийся вес студента составляет 720 Н, хотя гравитационная сила всё ещё равна 600 Н. Ускорение вниз с ускорением $2.0\ \text{m/s}^2$ даёт результат $N=480$ Н; при свободном падении $N=0$.

Исследовать

Диаграмма свободного тела: F = ma

Равнодействующая сил, делённая на массу, даёт ускорение. Измените силу и наблюдайте, как реагирует ускорение.

English Русский
system/ˈsɪstəm/ система
center of mass/ˈsentə ɒv mæs/ центр масс
force/fɔːs/ сила
2.6

Гравитационная сила

Программа

Цель обучения 2.6.A: Описать гравитационное взаимодействие между двумя объектами или системами с массой.

  • 2.6.A.1 Закон всемирного тяготения Ньютона описывает гравитационную силу между двумя объектами или системами как прямо пропорциональную каждой из их масс и обратно пропорциональную квадрату расстояния между центрами масс систем.
    • Уравнение: $\left| \vec{F}_g \right| = G \dfrac{m_1 m_2}{r^2}$
    • 2.6.A.1.i Гравитационная сила является притягивающей.
    • 2.6.A.1.ii Гравитационная сила всегда действует вдоль линии, соединяющей центры масс двух взаимодействующих систем.
    • 2.6.A.1.iii Гравитационную силу, действующую на систему, можно считать приложенной к центру масс этой системы.
  • 2.6.A.2 Поле моделирует эффекты бесконтактной силы, действующей на объект в различных точках пространства.
    • 2.6.A.2.i Модуль гравитационного поля, создаваемого системой массы $M$ в точке пространства, равен отношению гравитационной силы, оказываемой системой на пробный объект массы $m$, к массе пробного объекта.
      • Выведенное уравнение: $\left| \vec{g} \right| = \dfrac{\left| \vec{F}_g \right|}{m} = G \dfrac{M}{r^2}$
    • 2.6.A.2.ii Если гравитационная сила является единственной силой, действующей на объект, наблюдаемое ускорение объекта (в $\text{m/s}^2$) численно равно модулю напряженности гравитационного поля (в $\text{N/kg}$) в данном месте.
  • 2.6.A.3 Гравитационная сила, оказываемая небесным телом на относительно небольшой близлежащий объект, называется весом.
    • Выведенное уравнение: $\text{Weight} = F_g = mg$

Цель обучения 2.6.B: Описать ситуации, в которых гравитационную силу можно считать постоянной.

  • 2.6.B.1 Если изменение гравитационной силы между центрами масс двух систем пренебрежимо мало при изменении их относительного положения, гравитационную силу можно считать постоянной во всех точках между начальным и конечным положениями систем.
  • 2.6.B.2 Вблизи поверхности Земли напряженность гравитационного поля равна
    • Уравнение: $g \approx 10\ \text{N/kg}$

Цель обучения 2.6.C: Описать условия, при которых модуль кажущегося веса системы отличается от модуля гравитационной силы, действующей на эту систему.

  • 2.6.C.1 Модуль кажущегося веса системы равен модулю силы нормальной реакции опоры, действующей на систему.
  • 2.6.C.2 Если система движется с ускорением, её кажущийся вес не равен модулю гравитационной силы, действующей на систему.
  • 2.6.C.3 Система кажется невесомой, когда на неё не действуют силы или когда единственной силой, действующей на систему, является сила тяжести.
  • 2.6.C.4 Принцип эквивалентности гласит, что наблюдатель в неинерциальной системе отсчета не может отличить видимый вес объекта от гравитационной силы, действующей на него со стороны гравитационного поля.

Цель обучения 2.6.D: Описать инертную и гравитационную массу.

  • 2.6.D.1 Объекты обладают инертной массой, или инерцией, — свойством, определяющим сопротивление изменениям движения при взаимодействии с другими объектами.
  • 2.6.D.2 Гравитационная масса связана с силой притяжения между двумя системами, обладающими массой.
  • 2.6.D.3 Экспериментально подтверждено, что инертная и гравитационная массы эквивалентны.

Цель обучения 2.6.E: Описать гравитационную силу, действующую на объект со стороны равномерного сферического распределения массы.

  • 2.6.E.1 Равнодействующая гравитационная сила, действующая на объект со стороны равномерного сферического распределения массы, представляет собой сумму отдельных сил от малых дифференциальных масс, составляющих это распределение.
  • 2.6.E.2 Теорема о оболочках Ньютона описывает равнодействующую гравитационную силу, действующую на объект со стороны равномерной сферической оболочки массы.
    • 2.6.E.2.i Равнодействующая гравитационная сила, действующая на объект внутри тонкой сферической оболочки, равна нулю.
    • 2.6.E.2.ii Равнодействующую гравитационную силу, действующую на объект вне тонкой сферической оболочки, можно определить, рассматривая оболочку как единый массивный объект, расположенный в центре оболочки.
    • 2.6.E.2.iii Объект внутри сферы с равномерной плотностью испытывает равнодействующую гравитационную силу только от частичной массы сферы.
    • 2.6.E.2.iv Частичная масса сферы, которая вносит вклад в равнодействующую гравитационную силу, действующую на объект внутри этой сферы, представляет собой часть массы сферы, расположенную на расстоянии меньше или равном расстоянию объекта до центра сферы, и может быть рассчитана с использованием плотности сферы.
      • Выведенное уравнение: $m_{\text{partial}} = \rho \dfrac{4}{3} \pi \left( r_{\text{partial}} \right)^3$
  • 2.6.E.3 Можно показать, что гравитационная сила, действующая на объект внутри равномерной сферы, пропорциональна расстоянию объекта до центра сферы.
    • Выведенное уравнение: $F_{g,\text{partial}} = -k r_{\text{partial}}$

Уточнение: AP Physics C: Механика не требует от студентов математически доказывать или выводить теорему о оболочках Ньютона.

Источник: Описание курса и экзамена College Board AP

Орбитальное движение (закон Кеплера 2)
Фотография Сатурна от NASA на фоне черного космоса: круглая планета со светлыми облачными полосами, окруженная широкой плоской системой колец, видны несколько маленьких спутников в виде ярких точек
Сатурн, его кольца и спутники: каждую частицу удерживает на орбите одна и та же сила гравитации, обратно пропорциональная квадрату расстояния

Вблизи поверхности вес равен $F_g=mg$. В общем случае закон всемирного тяготения Ньютона:

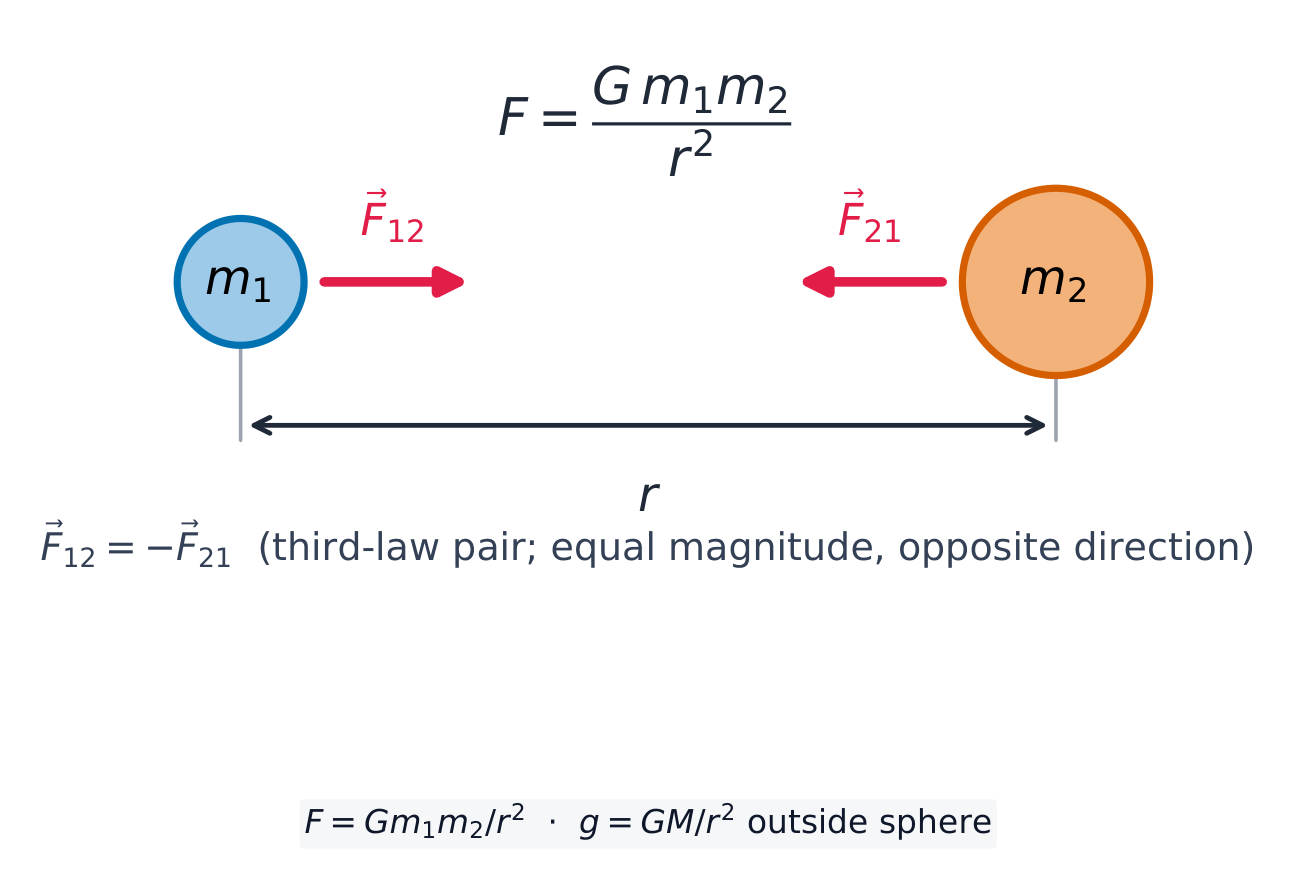
$$F_g=\frac{Gm_1m_2}{r^2},$$
сила притяжения, обратно пропорциональная квадрату расстояния, для точечных масс или непересекающихся сферически симметричных тел, где $r$ — расстояние между их центрами. Гравитационное поле равно $g=\dfrac{GM}{r^2}$: поле описывает силу на килограмм массы, действующую на тело в каждой точке пространства. Сила гравитации, с которой планета действует на небольшое находящееся рядом тело, — это его сила тяжести. Вблизи поверхности Земли поле почти не меняется с высотой, поэтому его считают постоянным: $g\approx10\ \text{N/kg}$ (то же, что $10\ \text{m/s}^2$).

Кажущийся вес — это модуль силы нормальной реакции на систему (то, что показывает бытовые весы). Когда система движется с ускорением, кажущийся вес отличается от $mg$ (см. пример с лифтом). Объект кажется невесомым, когда единственной действующей на него силой является гравитация, как для космонавтов на орбитальной станции — они находятся в свободном падении вокруг Земли, а не вне её гравитации. Принцип эквивалентности утверждает, что наблюдатель внутри закрытой ускоряющейся комнаты не может различить это ускорение и гравитационное поле.

Масса выступает в двух ролях. Инерционная масса характеризует, насколько сильно объект сопротивляется изменению своего движения ($m$ в $F=ma$); гравитационная масса характеризует, насколько сильно объект притягивает и притягивается другими массами ($m$ в $Gm_1m_2/r^2$). Эксперименты показывают, что эти две величины равны с точностью лучше одной части на $10^{14}$ — именно поэтому все тела падают с одинаковым ускорением, как показали молоток и перо.

Сферы и теорема о оболочке. Сила от крупного тела представляет собой сумму сил от всех его малых элементов $dm$. Для однородной сферической оболочки Ньютон показал следующее:

  • снаружи оболочка притягивает так, будто вся её масса сосредоточена в её центре;
  • Внутри оболочки силы от всех её частей компенсируют друг друга — результирующая сила равна нулю.

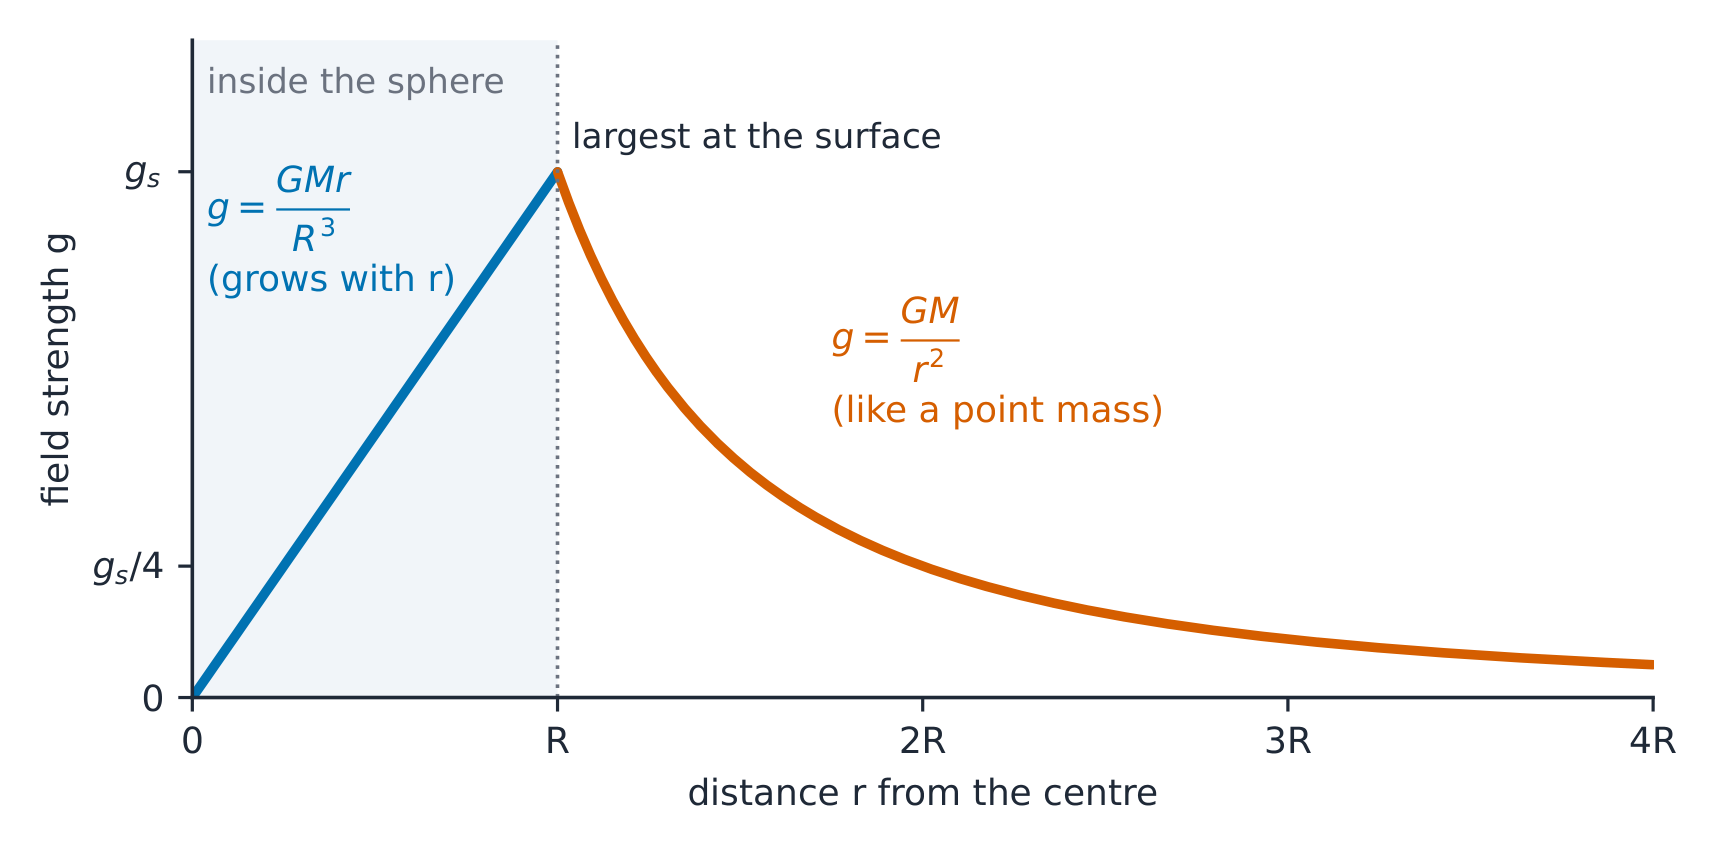
Таким образом, вне однородного сплошного шара $g=GM/r^2$. Внутри него, на расстоянии $r$ от центра, притяжение создаёт только масса, расположенная ближе к центру; эта масса равна $M\dfrac{r^3}{R^3}$, поэтому $g=\dfrac{GMr}{R^3}$ — пропорционально $r$ и равно нулю в центре.

Величина поля однородного шара: внутри она возрастает пропорционально r; снаружи убывает как 1/r^2, подобно точечной массе; максимальна на поверхности

Разобранный пример (поле на высоте). На какой высоте над поверхностью Земли ($R=6.4\times10^6$ м) величина $g$ составляет четверть её значения на поверхности? $g\propto1/r^2$, поэтому $r=2R$, а высота равна $R=6.4\times10^6$ м. В отличие от этого, на полпути к центру шара однородной плотности $g$ составляет половину значения на его поверхности.

Две массы притягиваются друг к другу равными, противоположными силами, подчиняющимися закону обратных квадратов, вдоль линии, соединяющей их
Исследовать

Гравитация убывает с расстоянием

Гравитационная сила между двумя массами ослабевает по мере их удаления (закон обратных квадратов).

2.7

Кинетическое и статическое трение

Программа

Цель обучения 2.7.A: Описать кинетическое трение между двумя поверхностями.

  • 2.7.A.1 Кинетическое трение возникает, когда две контактирующие поверхности движутся относительно друг друга.
    • 2.7.A.1.i Сила кинетического трения действует в направлении, противоположном движению каждой поверхности относительно другой поверхности.
    • 2.7.A.1.ii Сила трения между двумя поверхностями не зависит от площади контакта этих поверхностей.
  • 2.7.A.2 Модуль силы кинетического трения, действующей на объект, равен произведению нормальной силы, с которой поверхность действует на объект, на коэффициент кинетического трения.
    • Уравнение: $\left| \vec{F}_{f,k} \right| = \left| \mu_k \vec{F}_N \right|$
    • 2.7.A.2.i Коэффициент кинетического трения зависит от свойств материалов контактирующих поверхностей.
    • 2.7.A.2.ii Нормальная сила — это перпендикулярный компонент силы, с которой поверхность действует на объект; она направлена от поверхности.

Цель обучения 2.7.B: Описать статическое трение между двумя поверхностями.

  • 2.7.B.1 Статическое трение может возникать между контактирующими поверхностями двух объектов, которые неподвижны относительно друг друга.
  • 2.7.B.2 Статическое трение принимает значение и направление, необходимые для предотвращения скольжения или проскальзывания объекта по поверхности.
    • Уравнение: $\left| \vec{F}_{f,s} \right| \leq \left| \mu_s \vec{F}_n \right|$
    • 2.7.B.2.i Проскальзывание и скольжение относятся к ситуациям, когда две поверхности движутся относительно друг друга.
    • 2.7.B.2.ii Существует предельное значение, при котором статическое трение предотвращает скольжение объекта по данной поверхности.
      • Выведенное уравнение: $F_{f,s,\text{max}} = \mu_s F_N$
  • 2.7.B.3 Коэффициент статического трения обычно больше коэффициента кинетического трения для данной пары поверхностей.

Источник: Описание курса и экзамена College Board AP

Трение препятствует скольжению по поверхности: кинетическое $f_k=\mu_k N$ при скольжении и покойное $f_s\le\mu_s N$ до определенного максимума перед началом скольжения. $N$ — это нормальная сила. Обратите внимание на неравенство: сила трения покоя принимает любое значение и направление, необходимые для предотвращения скольжения поверхностей, а $\mu_s N$ является её верхней границей, а не текущим значением. Для данной пары поверхностей $\mu_s$ обычно больше, чем $\mu_k$, поэтому тяжелый ящик труднее сдвинуть с места, чем поддерживать его движение.

Разобранный пример (трение покоя). Ящик массой 20 кг покоится на полу с коэффициентами $\mu_s=0.50$ и $\mu_k=0.40$. Рабочий толкает его горизонтально с силой 60 Н. Максимальная сила трения покоя равна $0.50(200)=100$ Н, что больше, чем 60 Н, поэтому ящик остается неподвижным, а сила трения покоя точно равна 60 Н, а не 100 Н. Ящик начинает двигаться только при силе выше 100 Н; после начала скольжения трение падает до $0.40(200)=80$ Н.

Сила трения в зависимости от горизонтальной силы толкания для ящика массой 20 кг: сила трения покоя возрастает, оставаясь равной силе толкания, и составляет 60 Н при силе толкания 60 Н, вплоть до максимума 100 Н; когда ящик скользит, сила трения скольжения остаётся равной 80 Н
Сила трения покоя равна силе толкания, пока не достигнет своего максимума 100 Н; после этого ящик скользит, а сила трения падает до 80 Н

Разобраный пример. Тот же блок на той же $30^{\circ}$ наклонной плоскости, теперь с учетом трения $\mu_k=0.20$. Перпендикулярно плоскости: $N=mg\cos30^{\circ}$. Вдоль плоскости: $ma=mg\sin30^{\circ}-\mu_k mg\cos30^{\circ}$, поэтому $a=g(\sin30^{\circ}-0.20\cos30^{\circ})=9.8(0.500-0.173)=3.2\ \text{m/s}^2$ — масса снова сокращается.

Разобранный пример (два покоящихся бруска). Брусок 1 (массой $M=2.0$ кг) лежит на столе и соединён нитью, перекинутой через лёгкий блок без трения, с бруском 2 (массой $m=0.60$ кг), который свисает за край стола. Каково наименьшее значение $\mu_s$, при котором они остаются в покое?

  1. В состоянии покоя натяжение нити равно весу подвешенного груза: $T=mg$.
  2. Блок 1 остается неподвижным, если сила трения покоя может достигнуть значения $T$: $\mu_s Mg\ge mg$.
  3. Следовательно $\mu_s\ge\dfrac{m}{M}=\dfrac{0.60}{2.0}=0.30$. Ответ не зависит от $g$.

Определение $\mu_k$ по графику. В той же установке студенты поддерживают общую массу $M_{\text{tot}}$ постоянной, перемещая небольшие массы из блока 1 в подвес, так что масса подвешенного груза $m$ изменяется. Второй закон Ньютона для всей системы:

$$M_{\text{tot}}\,a=mg-\mu_k\left(M_{\text{tot}}-m\right)g\ \Rightarrow\ a=\frac{(1+\mu_k)g}{M_{\text{tot}}}\,m-\mu_k g.$$

График зависимости $a$ от $m$ представляет собой прямую линию. Его вертикальная отсечка равна $-\mu_k g$, поэтому $\mu_k=-\dfrac{\text{intercept}}{g}$. Если по графику считывается отсечка $-2.0\ \text{m/s}^2$, то $\mu_k\approx0.20$. Если реальный блок имеет трение, измеренные значения $a$ оказываются заниженными, поэтому данный метод дает результат для $\mu_k$, который занижен.

Исследовать

Скатить блок по склону с трением

Трение противодействует движению до максимума $\mu N$. Наклоните склон так, чтобытяга гравитации вдоль него превысила трение покоя, и блок начнет скользить.

English Русский
Friction/ˈfrɪkʃn/ трение
kinetic/kɪˈnetɪk/ кинетическое трение
static/ˈstætɪk/ статическое трение
normal force/ˈnɔːml fɔːs/ нормальная сила
Hooke's law/hʊks lɔː/ закон Гука
spring constant/sprɪŋ ˈkɒnstənt/ жёсткость пружины
resistive force/rɪˈzɪstɪv fɔːs/ сопротивляющая сила
2.8

Силы упругости

Программа

Цель обучения 2.8.A: Описать силу, действующую на объект со стороны идеальной пружины.

  • 2.8.A.1 Идеальная пружина имеет пренебрежимо малую массу и оказывает силу, пропорциональную изменению её длины относительно состояния покоя. Неидеальная пружина либо имеет непренебрежимо малую массу, либо оказывает силу, не пропорциональную изменению её длины относительно состояния покоя.
  • 2.8.A.2 Модуль силы, создаваемой идеальной пружиной на объект, определяется законом Гука:
    • Уравнение: $\vec{F}_s = -k \Delta \vec{x}$
  • 2.8.A.3 Сила, действующая на объект со стороны пружины, всегда направлена к положению равновесия системы «объект–пружина».

Цель обучения 2.8.B: Описать эквивалентную жесткость комбинации пружин, оказывающих силы на объект.

  • 2.8.B.1 Совоность пружин, действующих на объект, может вести себя так, как будто они являются одной пружиной с эквивалентной жесткостью $k_{\text{eq}}$.
    • 2.8.B.1.i Величина, обратная эквивалентной жесткости набора пружин, соединенных последовательно, равна сумме величин, обратных индивидуальным жесткостям пружин.
      • Выведенное уравнение: $\dfrac{1}{k_{\text{eq, series}}} = \sum_i \dfrac{1}{k_i} = \dfrac{1}{k_1} + \dfrac{1}{k_2} + \dots$
    • 2.8.B.1.ii Эквивалентная жесткость набора пружин, соединенных последовательно, меньше наименьшей из индивидуальных жесткостей.
    • 2.8.B.1.iii Эквивалентная жесткость набора пружин, соединенных параллельно, равна сумме индивидуальных жесткостей.
      • Выведенное уравнение: $k_{\text{eq, parallel}} = \sum_i k_i = k_1 + k_2 + \dots$

Уточнение: AP Physics C: Механика требует от студентов находить эффективную жесткость систем пружин, соединенных либо последовательно, либо параллельно, и не требует от студентов находить эффективную жесткость систем, в которых пружины соединены как последовательно, так и параллельно.

Источник: Описание курса и экзамена College Board AP

Закон Гука и предел пропорциональности

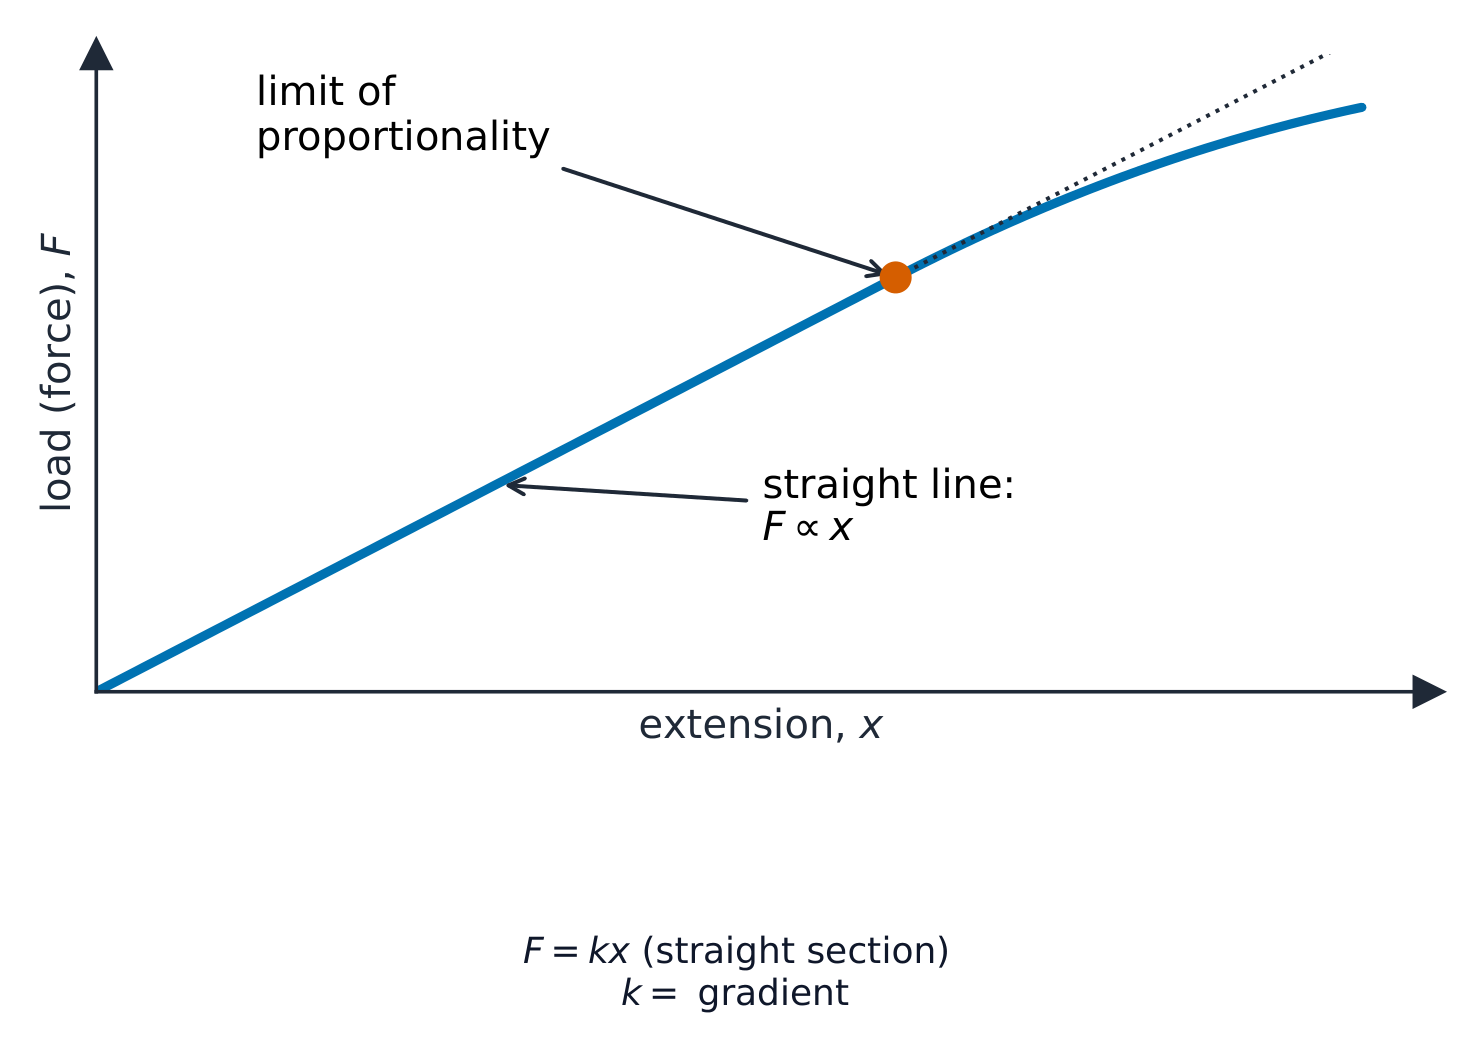
Идеальная пружина имеет пренебрежимо малую массу и действует с силой, пропорциональной изменению её длины относительно недеформированной. (Реальная пружина может иметь значительную массу или перестать подчиняться правилу пропорциональности при слишком сильном растяжении.) Она подчиняется закону Гука $\vec F_s=-k\Delta\vec x$: сила всегда направлена к положению недеформированной пружины. Это возвращающая сила, определяемая жёсткостью пружины $k$. Запасённая в ней энергия равна $U=\tfrac12 kx^2$.

Закон Гука: удлинение пропорционально нагрузке до предела пропорциональности

Соединенные пружины действуют как единая эквивалентная пружина с жесткостью $k_{\text{eq}}$. При параллельном соединении (рядом, разделяют нагрузку) жесткости складываются, $k_{\text{eq}}=k_1+k_2$ — жестче, чем любая из них. При последовательном соединении (конец к концу) они комбинуются как $\dfrac{1}{k_{\text{eq}}}=\dfrac{1}{k_1}+\dfrac{1}{k_2}$ — мягче, чем самая мягкая из них. Две пружины, тянущие массу с противоположных сторон, также действуют параллельно, давая восстанавливающую жесткость $k_1+k_2$. Как бы ни было соединено, период колебаний малых амплитуд (SHM) определяется формулой $k_{\text{eq}}$: $T=2\pi\sqrt{m/k_{\text{eq}}}$.

Исследовать

Растянуть пружину (закон Гука)

Сила пружины пропорциональна ее удлинению, $F=kx$ (закон Гука). Тяните сильнее, и удлинение растет синхронно — до предела пружины.

2.9

Сопротивляющие силы

Программа

Цель обучения 2.9.A: Описать движение объекта, подверженного сопротивляющей силе.

  • 2.9.A.1 Сопротивляющая сила определяется как зависящая от скорости сила, направленная в сторону, противоположную вектору скорости объекта, например:
    • Уравнение: $\vec{F}_r = -k\vec{v}$
  • 2.9.A.2 Применение второго закона Ньютона к объекту, на который действует сила сопротивления, приводит к дифференциальному уравнению для скорости.
    • 2.9.A.2.i Используя метод разделения переменных, скорость можно определить интегрированием по соответствующим пределам интегрирования.
    • 2.9.A.2.ii Ускорение или положение движущегося объекта, подверженного силе, зависящей от скорости, могут быть определены с использованием начальных условий объекта и методов математического анализа после определения функции скорости.
    • 2.9.A.2.iii Положение, скорость и ускорение как функции времени объекта под действием силы сопротивления вида $\vec{F}_r = -k\vec{v}$ являются экспоненциальными и имеют асимптоты, определяемые начальными условиями объекта и силами, действующими на объект.
  • 2.9.A.3 Терминальная скорость определяется как максимальная скорость, достигаемая объектом, движущимся под действием постоянной силы и силы сопротивления, которые действуют на объект в противоположных направлениях. Терминальное состояние достигается, когда результирующая сила, действующая на объект, равна нулю.

Источник: Описание курса и экзамена College Board AP

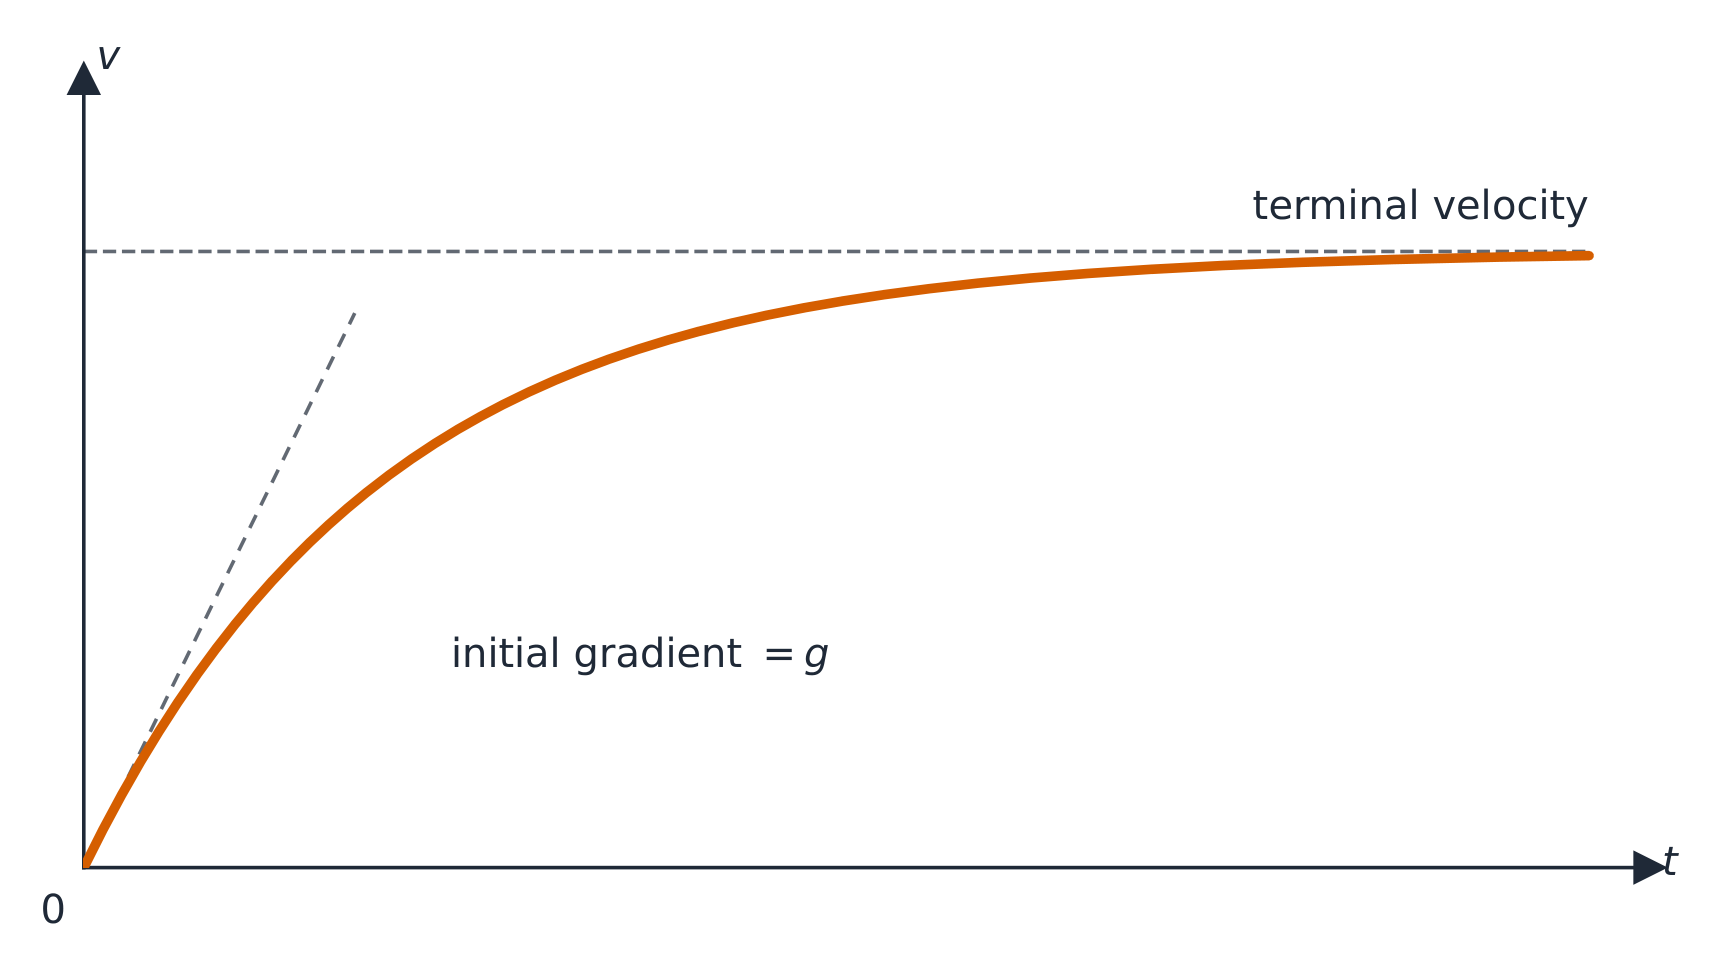
Сопротивляющая сила (сопротивление среды) противодействует движению в жидкости и растет со скоростью, часто моделируется как $F=-bv$ или $F=-cv^2$. Второй закон Ньютона тогда дает дифференциальное уравнение, например $m\dfrac{dv}{dt}=mg-bv$ для падающего объекта. По мере роста скорости сопротивление увеличивается, пока не уравновесит движущую силу; объект перестает ускоряться и движется с постоянной конечной скоростью, которая находится путем приравнивания равнодействующей силы (и $dv/dt$) к нулю.

Разобраный пример. Для падающего объекта с коэффициентом $m\dfrac{dv}{dt}=mg-bv$ конечная скорость достигается, когда $\dfrac{dv}{dt}=0$: $mg=bv_T$, следовательно $v_T=\dfrac{mg}{b}$. При значении $m=0.10\ \text{kg}$ и $b=0.50\ \text{kg/s}$, получаем $v_T=\dfrac{0.10(9.8)}{0.50}=2.0\ \text{m/s}$.

Чтобы получить полную траекторию движения $v(t)$, разделите переменные и проинтегрируйте от состояния покоя:

$$\int_0^{v}\frac{dv'}{mg-bv'}=\int_0^{t}\frac{dt'}{m}\;\Rightarrow\;-\frac{1}{b}\ln\!\frac{mg-bv}{mg}=\frac{t}{m},$$
что приводит к $v(t)=v_T\left(1-e^{-bt/m}\right)$ — скорость растет экспоненциально, приближаясь к $v_T$. Вывод этой формулы через интегрирование демонстрирует навык исчисления, который оценивается в свободных ответах по физике C, а не просто знание конечной формулы.

Тело, падающее через жидкость, разгоняется до предельной скорости
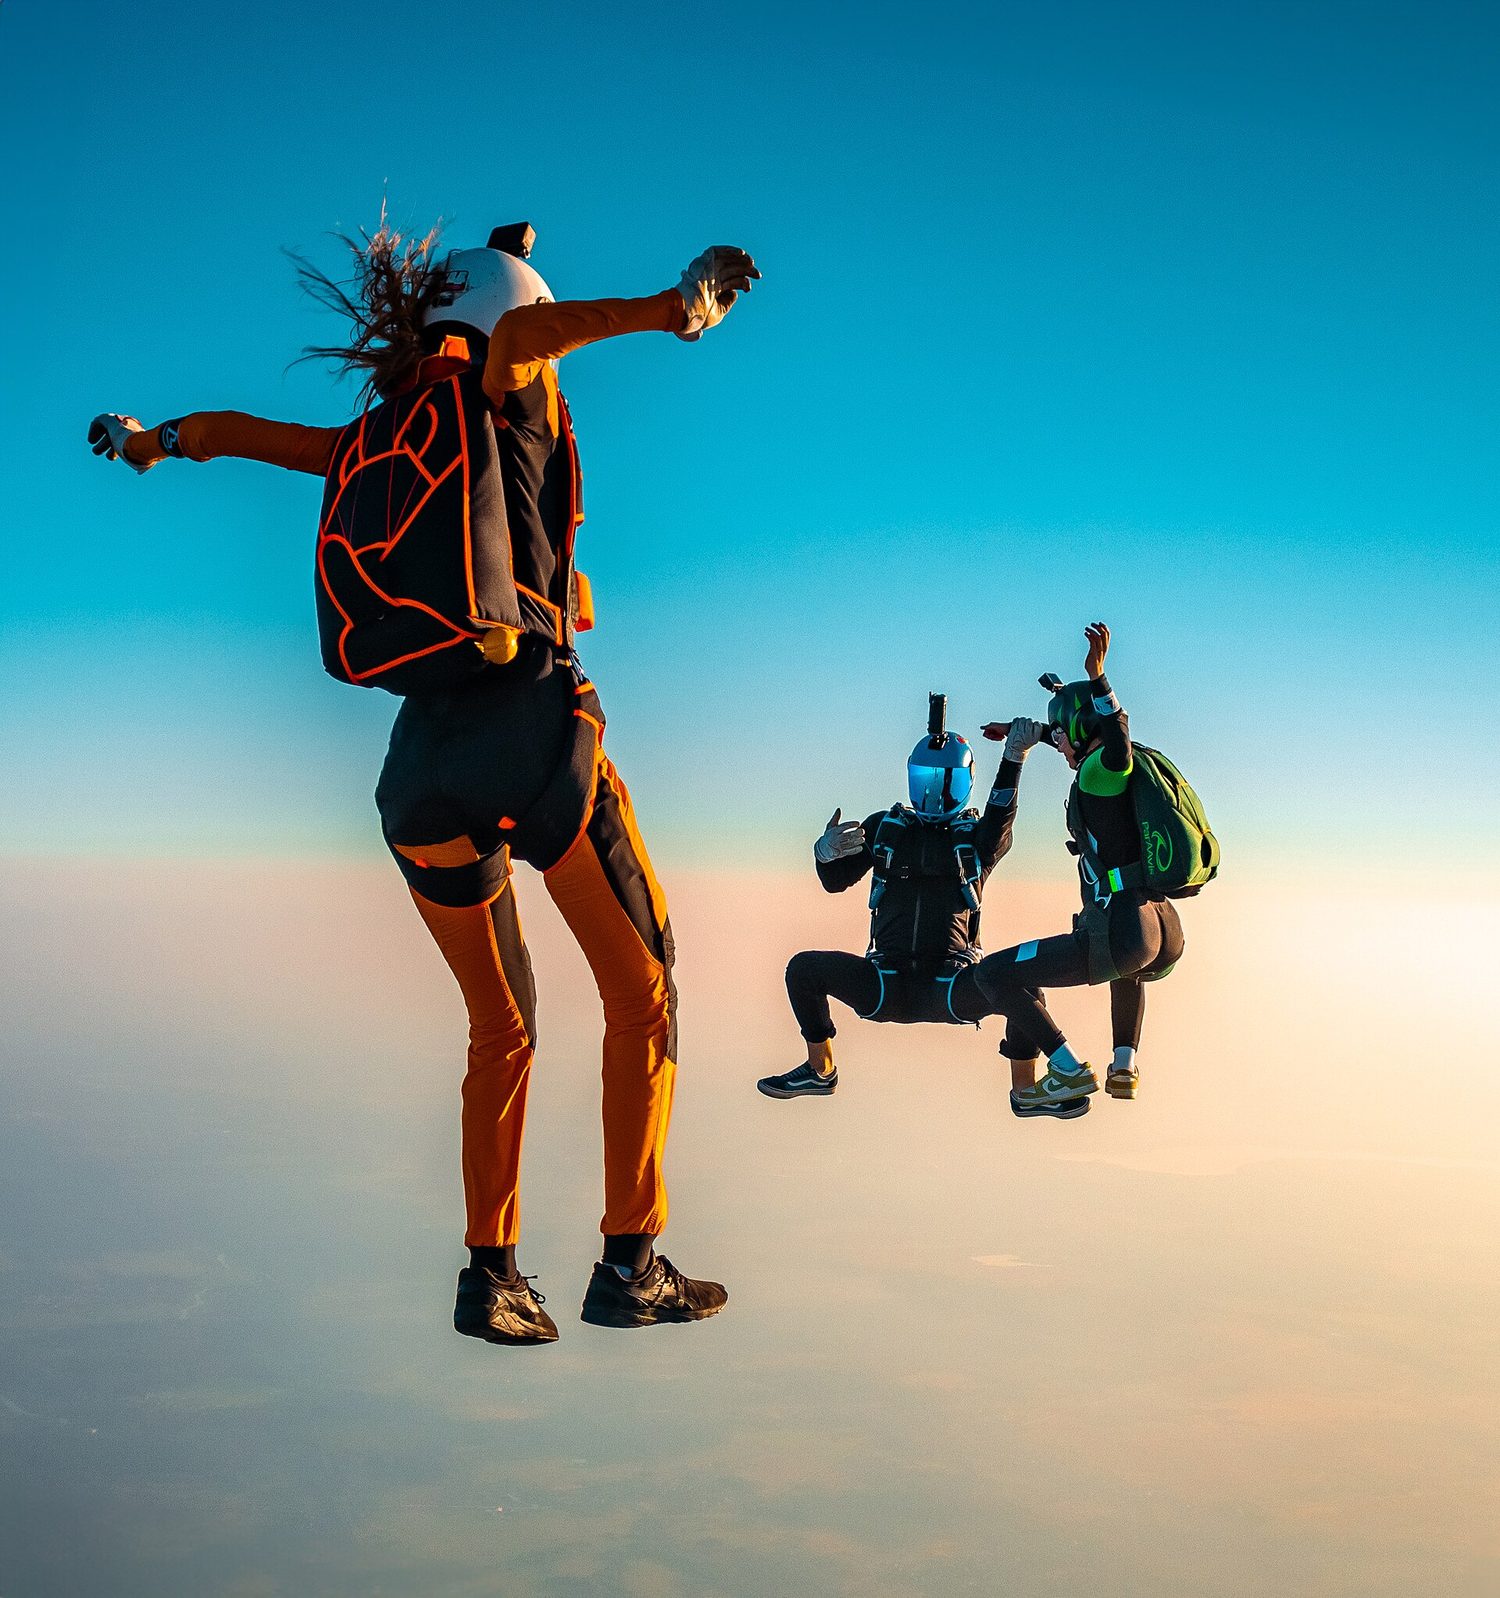
Парашиютисты в свободном падении: сопротивление воздуха растет со скоростью, пока не уравновесит вес на предельной скорости
Парашиутисты в свободном падении: сопротивление воздуха растет со скоростью, пока не уравновесит вес на предельной скорости

Разобранный пример (задание на переход между способами представления). Во втором задании со свободным ответом, Переход между способами представления, требуется представить одну ситуацию в виде схемы, уравнения и графика, а затем указать связи между ними. Брусок массой $m$ толкают так, что он скользит со скоростью $v_0$ по горизонтальной поверхности без трения, а затем отпускают при $t=0$. Сопротивление воздуха $F=-bv$ — единственная горизонтальная сила.

(a) Нарисуйте диаграмму сил, действующих на брусок после того, как его отпустили. Три стрелки из одной точки: сила тяжести $mg$ вниз, сила реакции опоры $F_N$ вверх (равной длины) и сила сопротивления $bv$, направленная противоположно скорости. Силы, направленной вперёд, нет: после того как брусок отпустили, ничто его не толкает.

(b) Выведите выражение для $v(t)$. Второй закон Ньютона вдоль направления движения:

$$m\frac{dv}{dt}=-bv\;\Rightarrow\;\int_{v_0}^{v}\frac{dv'}{v'}=-\frac{b}{m}\int_0^t dt'\;\Rightarrow\;\ln\frac{v}{v_0}=-\frac{bt}{m}\;\Rightarrow\;v=v_0\,e^{-bt/m}.$$

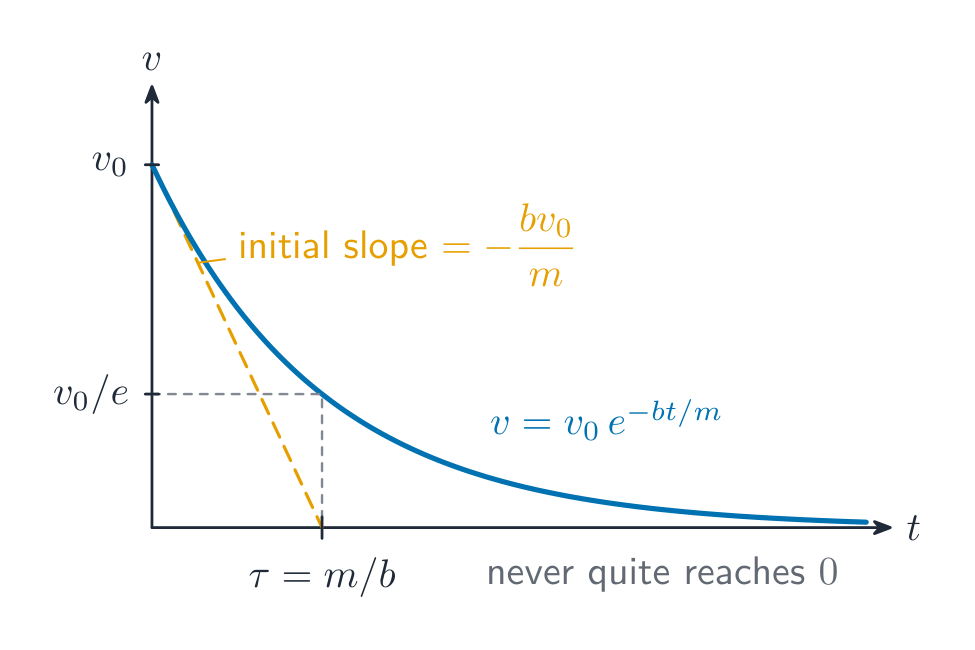
(c) Набросайте график зависимости $v$ от $t$. Кривая начинается с $v_0$, сначала круто убывает, а затем всё медленнее, приближаясь к нулю, но никогда его не достигая.

График скорости от времени для бруска, замедляемого только силой сопротивления: скорость уменьшается от v0 по экспоненциальной кривой, приближающейся к нулю; пунктирная начальная касательная пересекает ось времени при tau = m/b, когда скорость на кривой уменьшилась до v0/e
Сила сопротивления сама по себе замедляет брусок: скорость убывает экспоненциально, быстрее всего вначале, а начальная касательная пересекает ось t в момент, равный постоянной времени m/b

(d) Объясните, как форма вашего графика следует из диаграммы сил. Угловой коэффициент графика равен ускорению, $-\dfrac{bv}{m}$. Стрелка силы сопротивления длиннее всего в начале, когда $v$ максимально, поэтому график там круче всего и имеет угловой коэффициент $-\dfrac{bv_0}{m}$. По мере замедления бруска стрелка силы сопротивления укорачивается, поэтому наклон становится менее крутым: кривая выравнивается. Поскольку сила сопротивления никогда не равна нулю, пока брусок движется, но становится очень малой, скорость продолжает уменьшаться, никогда не достигая нуля за конечное время.

Интегрирование $v(t)$ от $0$ до $\infty$ даёт полный путь: брусок проходит лишь конечное расстояние $\dfrac{mv_0}{b}$, хотя его скорость никогда не становится равной нулю.

Исследовать

Сопротивляющиеся силы и терминальная скорость

По мере ускорения падающего тела сопротивление растет, пока не уравновесит вес, и тело перестает ускоряться.

English Русский
terminal velocity/ˈtɜːmɪnl vəˈlɒsɪti/ конечная скорость
separate the variables/ˈseprət ðə ˈveərɪəblz/ разделение переменных
centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ центростремительное ускорение
2.10

Круговое движение

Программа

Цель обучения 2.10.A: Описать движение объекта, движущегося по круговой траектории.

  • 2.10.A.1 Центростремительное ускорение — это компонента ускорения объекта, направленная к центру его круговой траектории.
    • 2.10.A.1.i Модуль центростремительного ускорения объекта, движущегося по круговой траектории, равен отношению квадрата тангенциальной скорости объекта к радиусу круговой траектории.
      • Уравнение: $a_c = \dfrac{v^2}{r}$
    • 2.10.A.1.ii Центростремительное ускорение направлено к центру круговой траектории объекта.
  • 2.10.A.2 Центростремительное ускорение может возникать под действием одной силы, нескольких сил или компонент сил, действующих на объект при круговом движении.
    • 2.10.A.2.i В верхней точке вертикальной круговой петли объекту необходима минимальная скорость для поддержания кругового движения. В этой точке и при этой минимальной скорости сила тяжести является единственной силой, вызывающей центростремительное ускорение.
      • Выведенное уравнение: $v = \sqrt{gr}$
    • 2.10.A.2.ii Компоненты силы трения покоя и нормальной реакции опоры могут вносить вклад в результирующую силу, создающую центростремительное ускорение объекта, движущегося по окружности на наклонной поверхности.
    • 2.10.A.2.iii Компонента силы натяжения вносит вклад в результирующую силу, создающую центростремительное ускорение, испытываемое коническим маятником.
  • 2.10.A.3 Тангенциальное ускорение — это скорость изменения скорости объекта и направлена касательно круговой траектории объекта.
  • 2.10.A.4 Результирующее ускорение объекта, движущегося по окружности, является векторной суммой центростремительного и тангенциального ускорений.
  • 2.10.A.5 Оборот объекта, движущегося по круговой траектории с постоянной скоростью (равномерное круговое движение), можно описать с помощью периода и частоты.
    • 2.10.A.5.i Время, необходимое для завершения одного полного кругового пути, одного полного оборота или полного цикла колебательного движения, определяется как период, $T$.
    • 2.10.A.5.ii Скорость, с которой объект совершает обороты, называется частотой, $f$.
      • Уравнение: $T = \dfrac{1}{f}$
    • 2.10.A.5.iii Для объекта, движущегося с постоянной скоростью по круговой траектории, период задается выведенным уравнением
      • Выведенное уравнение: $T = \dfrac{2\pi r}{v}$

Цель обучения 2.10.B: Описать круговые орбиты с использованием третьего закона Кеплера.

  • 2.10.B.1 Для спутника на круговой орбите вокруг центрального тела центростремительное ускорение спутника вызвано исключительно гравитационным притяжением. Период и радиус круговой орбиты связаны с массой центрального тела.
    • Выведенное уравнение: $T^2 = \dfrac{4\pi^2}{GM} R^3$

Уточнение: AP Physics C: Механика не требует от студентов знания первого или второго законов Кеплера о движении планет.

Источник: Описание курса и экзамена College Board AP

Равномерное круговое движение

Равномерное движение по окружности характеризуется центростремительным ускорением $a_c=\dfrac{v^2}{r}$, направленным к центру, что требует наличия равнодействующей inward-силы $F_c=\dfrac{mv^2}{r}$, создаваемой реальной силой (натяжением, гравитацией, трением, нормальной реакцией). От outward-силы нет. Центростремительное ускорение может обеспечиваться одной силой, несколькими силами или компонентами сил. Для вертикальных окружностей и банкринговых поворотов разложите реальные силы, чтобы найти, какая из них обеспечивает центростремительное требование.

Разобранный пример. Шарик $0.50\ \text{kg}$ скользит по горизонтальному столу без трения, прикреплённый к нити $1.0\ \text{m}$, закреплённой в центре окружности, при $3.0\ \text{m/s}$. Сила натяжения нити полностью обеспечивает центростремительную силу: $T=\dfrac{mv^2}{r}=\dfrac{0.50(3.0)^2}{1.0}=4.5\ \text{N}$.

Разобранная задача (вертикальная окружность). В верхней точке петли радиусом $r$ и гравитация, и сила реакции опоры обе направлены к центру: $N+mg=\dfrac{mv^2}{r}$. Минимально возможная скорость в верхней точке достигается, когда опора вообще не давит ($N=0$): $v_{\min}=\sqrt{gr}$. При $r=2.5\ \text{m}$: $v_{\min}=\sqrt{9.8(2.5)}=4.9\ \text{m/s}$. Любая меньшая скорость приведет к тому, что тележка оторвется от пути до вершины.

Если скорость также изменяется, появляется касательное ускорение $a_t=\dfrac{dv}{dt}$ вдоль траектории. Полное ускорение объекта представляет собой векторную сумму $\vec a=\vec a_c+\vec a_t$, модуль которой равен $\sqrt{a_c^2+a_t^2}$.

Равномерное движение по окружности повторяется, поэтому оно описывается своим периодом $T$ (временем одного оборота) и частотой $f=1/T$; скорость равна $v=\dfrac{2\pi r}{T}$.

Для спутника на круговой орбите центральную силу обеспечивает исключительно гравитация:

$$\frac{GMm}{r^2}=\frac{m(2\pi r/T)^2}{r}\quad\Rightarrow\quad T^2=\frac{4\pi^2}{GM}r^3.$$

Это третий закон Кеплера: квадрат периода пропорционален кубу радиуса орбиты, а собственная масса спутника сокращается.

Разобранный пример (геостационарная орбита). Спутник, остающийся над одной точкой на экваторе, должен иметь период $T=24$ ч $=8.64\times10^4$ с. При $GM=4.0\times10^{14}\ \text{m}^3/\text{s}^2$: $r^3=\dfrac{GMT^2}{4\pi^2}=\dfrac{4.0\times10^{14}(8.64\times10^4)^2}{39.5}=7.6\times10^{22}$, следовательно $r=4.2\times10^7$ м — примерно 6.6 радиусов Земли от центра.

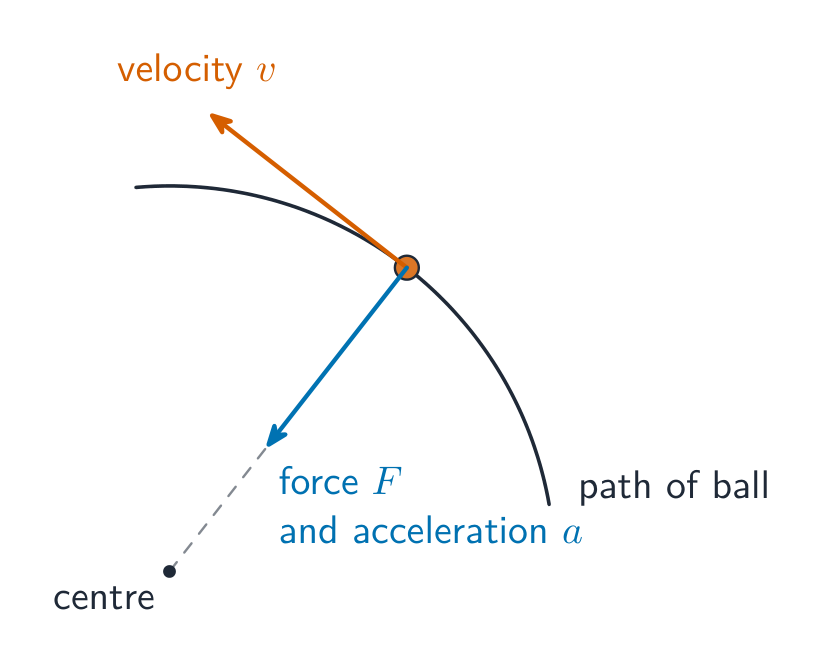
Скорость направлена по касательной; центростремительная сила направлена к центру
Исследовать

Что обеспечивает центростремительную силу?

Равномерное движение по окружности требует результирующей силы, направленной к центру. Сопоставьте каждый случай с его источником.

2.10

Практика

Ответьте на вопросы ниже до того, как прочтете правильные ответы.

  1. Брусок массой $2.0$ кг тянут по полу горизонтальной силой $20$ Н; $\mu_k = 0.30$. Найдите его ускорение.
  2. В машине Атвуда грузы массой $3.0$ кг и $5.0$ кг подвешены на нити, перекинутой через лёгкий блок без трения. Найдите ускорение и силу натяжения.
  3. Тело массой $m$ падает из состояния покоя под действием силы сопротивления $-bv$. Найдите предельную скорость и выведите $v(t)$.
  4. Найдите наибольшую скорость, с которой автомобиль может пройти плоский поворот радиусом $50$ м, если $\mu_s = 0.80$.
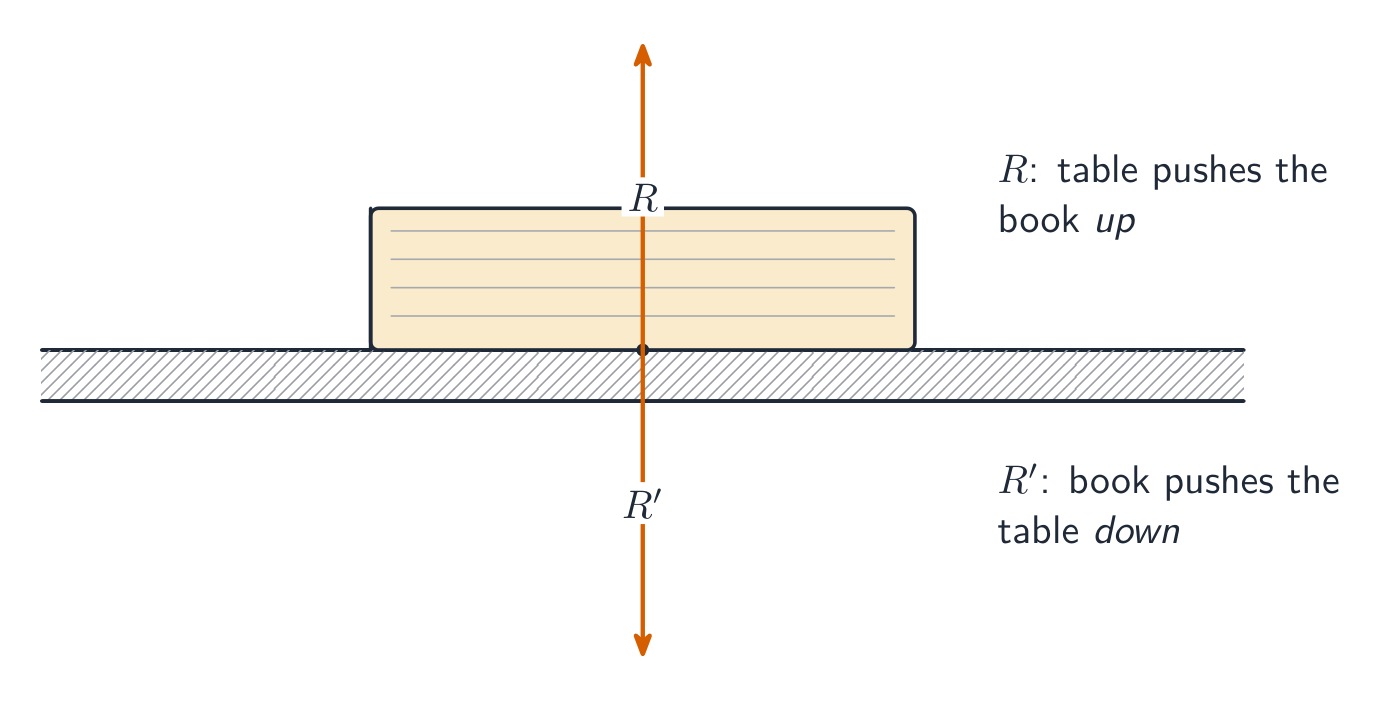
  5. Земля притягивает книгу вниз с силой $10$ Н. Какая сила составляет с ней пару по третьему закону Ньютона?
  6. Брусок скользит вниз по наклонной плоскости без трения с углом $30^\circ$. Найдите его ускорение.
2.10

Ответы

  1. $f = 0.30(2.0)(9.8) = 5.9$ N; $a = (20 - 5.9) \div 2.0 = 7.1$ m/s².
  2. $a = \dfrac{(5 - 3)(9.8)}{8} = 2.45$ m/s²; $T = 3(9.8 + 2.45) = 36.8$ N.
  3. Предельная скорость при $mg = bv$: $v_T = mg/b$. $m\dfrac{dv}{dt} = mg - bv$; разделение переменных и интегрирование от $v = 0$ дают $v(t) = \dfrac{mg}{b}\left(1 - e^{-bt/m}\right)$.
  4. Трение обеспечивает центростремительную силу: $\mu_s mg = mv^2/r$, поэтому $v = \sqrt{\mu_s g r} = \sqrt{0.80(9.8)(50)} = 19.8$ м/с.
  5. Книга притягивает Землю вверх с силой $10$ Н. (Сила реакции опоры, действующая на книгу, не является парной: она действует на то же тело и имеет другую природу.)
  6. $a = g\sin 30^\circ = 4.9$ m/s².
2.10

Советы для экзамена

  • Определите центр масс с помощью $x_{cm}=\tfrac{1}{M}\int x\,dm$ (или $\tfrac{\sum m_i x_i}{\sum m_i}$ для точечных масс) и используйте $\lambda,\sigma,\rho$ для элемента массы.
  • Равнодействующая внешняя сила движет центр масс так, как если бы вся масса сосредоточена там: $\vec F_{net}=M\vec a_{cm}$.
  • Четко определите свою систему — внутренние силы компенсируют друг друга, поэтому только внешние силы изменяют её импульс.
  • Используйте симметрию для упрощения интеграла центра масс.
  • Различайте центр масс и центр тяжести (они совпадают в однородном поле).

Распространенные ошибки

  • Запись $N = mg$ для любой поверхности. На наклонной плоскости $N = mg\cos\theta$ (если нет других сил давления), а в лифте, ускоряющемся вверх с ускорением $a$, $N = m(g + a)$.
  • Использование $f_s = \mu_s N$ в качестве силы трения покоя. $\mu_s N$ — только максимум; сила трения покоя принимает значение, необходимое для равновесия, вплоть до этого предела.
  • Изображение «центростремительной силы» или «центробежной силы» на диаграмме сил. Показывайте только реальные силы; их суммарная составляющая, направленная к центру, равна $mv^2/r$.
  • Упущение того, что $N$ и $mg$ в верхней точке вертикальной петли направлены к центру: $N + mg = mv^2/r$.
  • Запись $v(t) = v_T(1 - e^{-bt/m})$ без разделения переменных, когда требуется вывод.

Интерактивные уроки по этой теме

Пройдите его шаг за шагом с упражнениями мгновенной проверки.

Архив экзаменационных работ

Больше тем в AP Physics C: Mechanics

Войти или создать аккаунт

IGCSE, A-Level & AP