Перейти к содержанию

Момент силы и вращательная динамика

AP Физика C: Механика · Тема 5

Видеоурок по этой теме Открыть страницу видео
7:22

Момент силы и вращательная динамика

Толкните дверь за ручку, и она легко распахнется. Теперь толкните с той же силой прямо у петель. Почти ничего не происходит. Сила была одинаковой в обоих случаях.…

Английское озвучивание · Английский + китайские субтитры (встроенные)

5.1

Вращательная кинематика

Программа

Цель обучения 5.1.A: Описать вращение системы по отношению ко времени с использованием углового перемещения, угловой скорости и углового ускорения.

  • 5.1.A.1 Угловое перемещение — это величина угла (в радианах), на который поворачивается точка на жесткой системе вокруг заданной оси.
    • Уравнение: $\Delta\theta = \theta - \theta_0$
    • 5.1.A.1.i Жесткая система — это та, которая сохраняет свою форму, но при вращении различные точки которой движутся в разных направлениях. Жесткую систему нельзя моделировать как отдельный объект.
    • 5.1.A.1.ii Одно направление углового перемещения вокруг оси вращения — по часовой стрелке или против — обычно принимается математически положительным, а другое направление становится математически отрицательным.
    • 5.1.A.1.iii Если вращение системы вокруг оси можно хорошо описать с помощью движения центра масс системы, то систему можно рассматривать как единый объект. Например, вращение Земли вокруг своей оси можно считать пренебрежимо малым при рассмотрении обращения Земли вокруг центра масс системы Земля–Солнце.
  • 5.1.A.2 Угловая скорость — это скорость изменения углового положения по времени.
    • Уравнение: $\omega = \dfrac{d\theta}{dt}$
  • 5.1.A.3 Угловое ускорение — это скорость изменения угловой скорости по времени.
    • Уравнение: $\alpha = \dfrac{d\omega}{dt}$
  • 5.1.A.4 Угловое перемещение, угловая скорость и угловое ускорение вокруг одной оси аналогичны линейному перемещению, скорости и ускорению в одном измерении и демонстрируют те же математические соотношения.
    • 5.1.A.4.i Для постоянного углового ускорения математические соотношения между угловым перемещением, угловой скоростью и угловым ускорением могут быть описаны следующими уравнениями:
      • $\omega = \omega_0 + \alpha t$
      • $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
      • $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
    • 5.1.A.4.ii Графики углового перемещения, угловой скорости и углового ускорения как функций времени могут использоваться для нахождения взаимосвязей между этими величинами.

Граничное условие: AP Physics C: Механика ожидает, что студенты смогут математически манипулировать модулями углового перемещения, угловой скорости и углового ускорения, используя векторные конвенции. Однако направления этих векторов не будут проверяться на экзамене.

Описания направлений кинематических величин вращения для точки или твердого тела ограничиваются顺时针 (по часовой стрелке) и против часовой стрелки относительно данной оси вращения.
Источник: Описание курса и экзамена College Board AP

Вращение аналогично поступательному движению с использованием угловых величин, которые определяются как производные:

$$\omega=\frac{d\theta}{dt},\qquad \alpha=\frac{d\omega}{dt}=\frac{d^2\theta}{dt^2}.$$

Здесь $\theta$ — угловое перемещение в радианах, $\omega$ — угловая скорость, а $\alpha$ — угловое ускорение. (AP проверяет их модули и знаки; направления 3D-векторов не оцениваются.) Для постоянного $\alpha$ кинематические уравнения представляют собой переписанные линейные уравнения:

$$\omega=\omega_0+\alpha t,\qquad \Delta\theta=\omega_0t+\tfrac12\alpha t^2,\qquad \omega^2=\omega_0^2+2\alpha\,\Delta\theta.$$
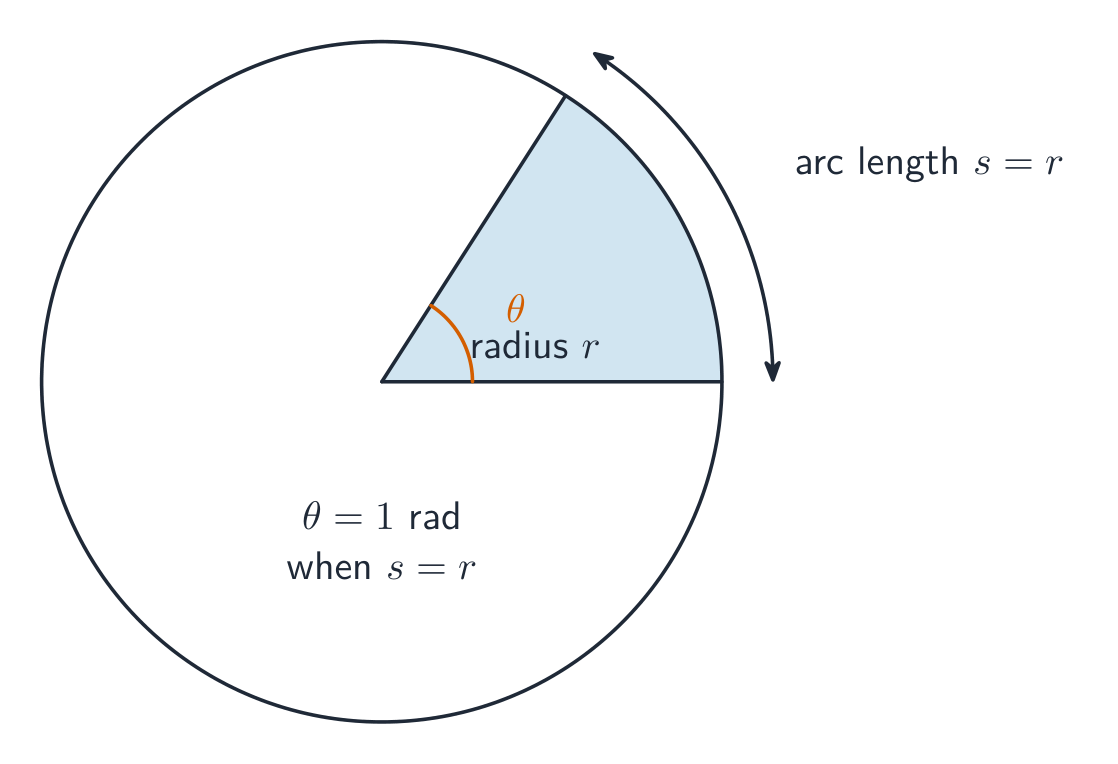
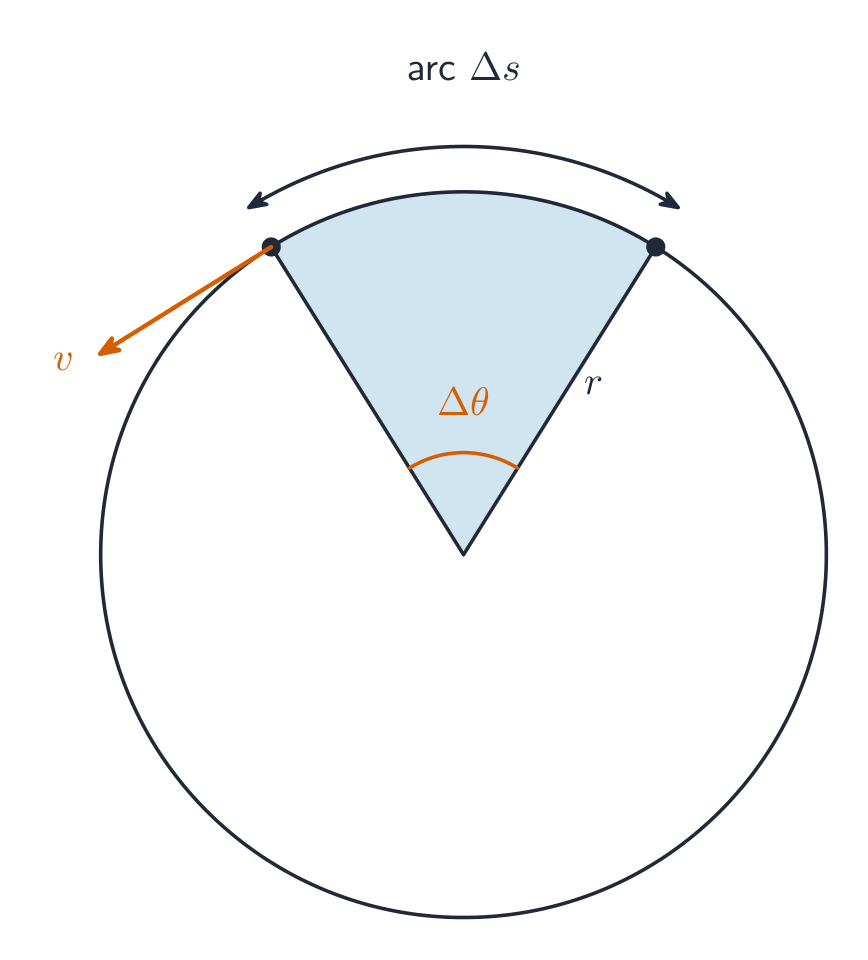
Один радиан — это угол, длина дуги которого равна радиусу

Разобранный пример. Лопать вентилятора замедляется от $30\ \text{rad/s}$ до полной остановки с $\alpha=-6.0\ \text{rad/s}^2$: это занимает $t=5.0\ \text{s}$ и происходит поворот на $\Delta\theta=\dfrac{0-30^2}{2(-6.0)}=75\ \text{rad}$ – примерно $12$ оборотов.

5.2

Связь линейного и вращательного движения

Программа

Цель обучения 5.2.A: Описать линейное движение точки на вращающейся жесткой системе, соответствующее вращательному движению этой точки, и наоборот.

  • 5.2.A.1 Для точки на расстоянии $r$ от неподвижной оси вращения линейное расстояние $s$, пройденное точкой при вращении системы на угол $\Delta\theta$, определяется уравнением $\Delta s = r\Delta\theta$.
  • 5.2.A.2 Выведенные соотношения линейной скорости и тангенциальной составляющей ускорения к их соответствующим угловым величинам задаются следующими уравнениями:
    • $s = r\theta$
    • $v = r\omega$
    • $a_T = r\alpha$
  • 5.2.A.3 Для жесткой системы все точки внутри нее имеют одинаковую угловую скорость и угловое ускорение.

Граничное условие: AP Physics C: Механика ожидает, что студенты смогут математически манипулировать модулями углового перемещения, угловой скорости и углового ускорения, используя векторные конвенции. Однако направления векторов не будут проверяться на экзамене.

Описания направлений кинематических величин вращения для точки или твердого тела ограничиваются顺时针 (по часовой стрелке) и против часовой стрелки относительно данной оси вращения.
Источник: Описание курса и экзамена College Board AP

Точка на расстоянии $r$ от оси движется по своей дуге со скоростью

$$s=r\theta,\qquad v=r\omega,\qquad a_t=r\alpha,$$

поэтому точки, расположенные дальше от оси, движутся быстрее. Вращающаяся точка обычно имеет одновременно два компонента ускорения: касательное ускорение $a_t=r\alpha$ (изменение скорости вдоль дуги) и центростремительное ускорение $a_c=\dfrac{v^2}{r}=r\omega^2$ (поворот к оси). Они перпендикулярны, поэтому $a=\sqrt{a_t^2+a_c^2}$.

При повороте радиуса на угол точка движется по дуге со скоростью v
Когда радиус поворачивается на угол, точка движется по дуге со скоростью v
5.3

Момент силы

Программа

Цель обучения 5.3.A: Определить моменты сил, действующие на жесткую систему.

  • 5.3.A.1 Момент силы возникает только вследствие компоненты силы, перпендикулярной вектору положения от оси вращения до точки приложения силы.
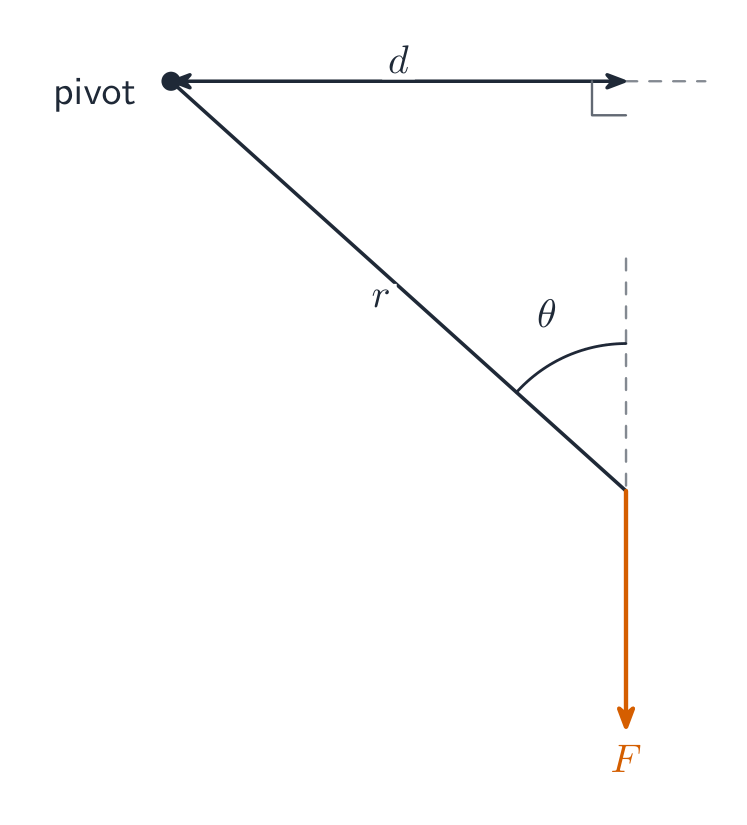
  • 5.3.A.2 Плечо силы — это перпендикулярное расстояние от оси вращения до линии действия приложенной силы.

Цель обучения 5.3.B: Описать моменты сил, действующие на жесткую систему.

  • 5.3.B.1 Моменты сил можно описывать с помощью диаграмм сил.
    • 5.3.B.1.i Диаграммы сил похожи на диаграммы свободного тела и используются для анализа моментов сил, действующих на жесткую систему.
    • 5.3.B.1.ii Как и диаграммы свободного тела, диаграммы сил отображают относительную величину и направление сил, действующих на жесткую систему. Диаграммы сил также показывают точки приложения этих сил относительно оси вращения.
  • 5.3.B.2 Момент силы, действующий на жесткую систему относительно выбранной точки опоры заданной силой, описывается формулой $\vec{\tau} = \vec{r} \times \vec{F}$.
    • 5.3.B.2.i Векторное произведение двух векторов, $\vec{A}$ и $\vec{B}$, дает векторную величину модуля $\vec{A} \times \vec{B} = AB\sin\theta$.
    • 5.3.B.2.ii Направление вектора, полученного из векторного произведения векторов $\vec{A}$ и $\vec{B}$, перпендикулярно обоим векторам $\vec{A}$ и $\vec{B}$ и, следовательно, нормально плоскости, определенной векторами $\vec{A}$ и $\vec{B}$.
    • 5.3.B.2.iii Направление вектора, полученного из векторного произведения векторов $\vec{A}$ и $\vec{B}$, можно определитьQualitatively, применив соответствующее правило правой руки.

Источник: Описание курса и экзамена College Board AP

Принцип моментов (момент силы)

Момент силы — это вращающее действие силы, причина вращения, аналог силы в поступательном движении. Это векторное произведение:

$$\vec{\tau}=\vec{r}\times\vec{F},\qquad \tau=rF\sin\theta=F\,r_\perp,$$

где $r_\perp$ — плечо силы, перпендикулярное расстояние от оси до линии действия силы. Больше сила, больше расстояние от оси, больше перпендикулярность — больше момент силы. Сила, направленная прямо к оси (или от нее), создает нулевой момент. В плоскости задайте против часовой стрелки и по часовой стрелки противоположные знаки и сложите их.

Как векторное произведение, $\vec\tau=\vec r\times\vec F$ направлено перпендикулярно плоскости $\vec r$ и $\vec F$, а его направление определяется правилом правой руки: закрутите пальцы правой руки от $\vec r$ к $\vec F$, и ваш большой палец покажет направление $\vec\tau$ – наружу из страницы для движения против часовой стрелки, внутрь для движения по часовой. То же правило определяет направление момента импульса $\vec L=\vec r\times\vec p$.

Момент силы зависит от перпендикулярного расстояния от оси
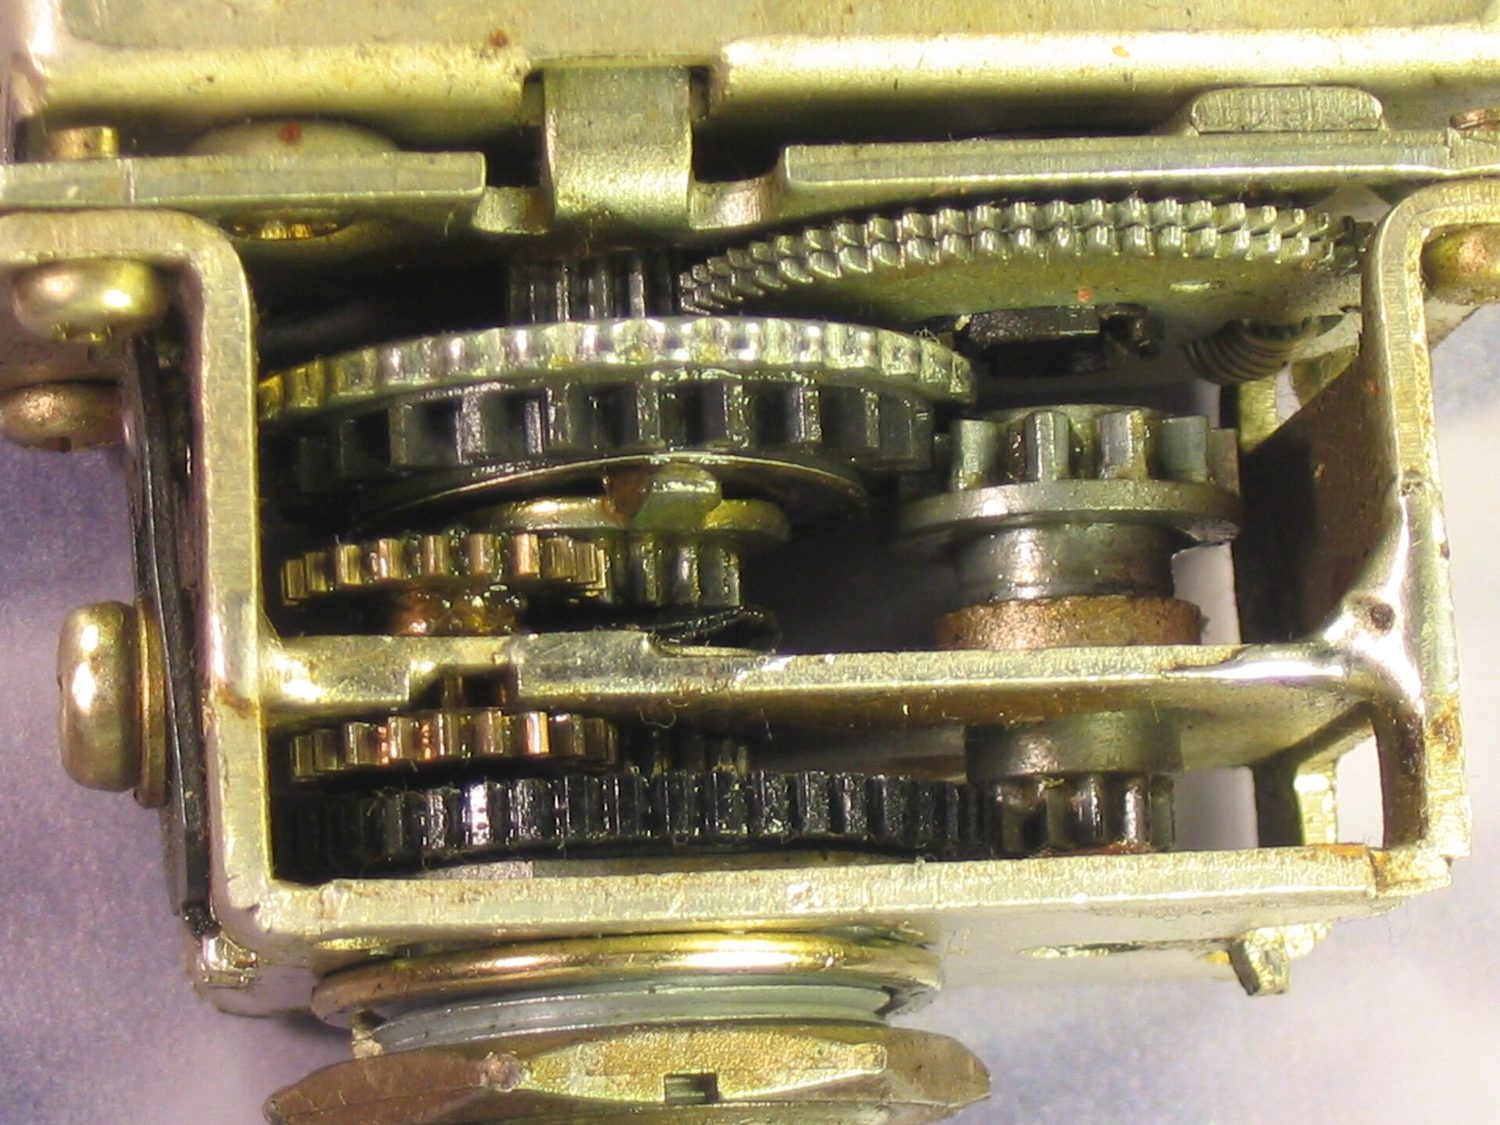
Зубчатая передача: моменты сил и момент инерции связаны через передаточное число
Зубчатая передача: моменты сил и моменты инерции связаны через передаточное число
Исследовать

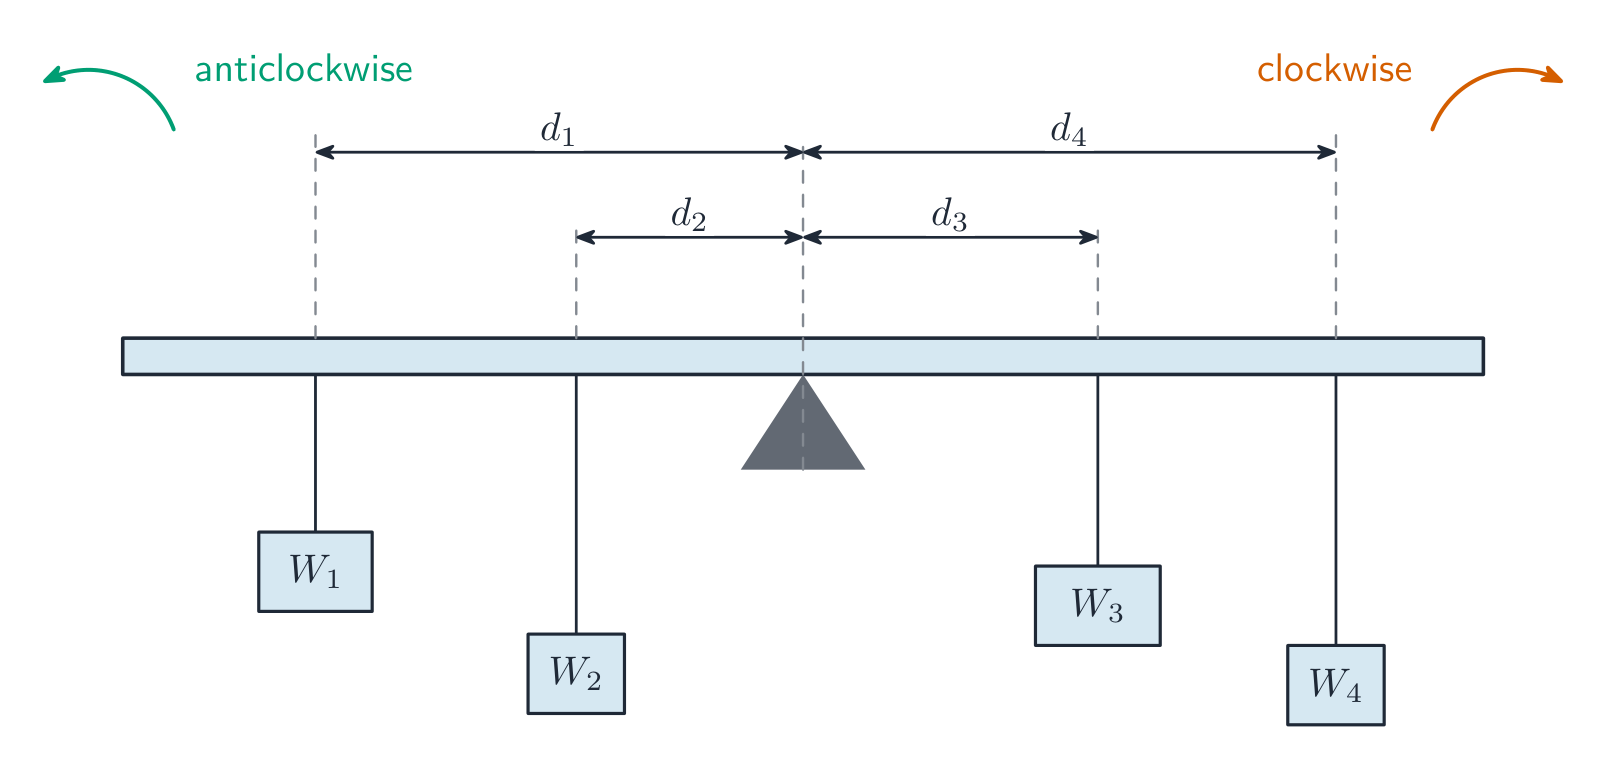
Балансируйте моменты сил на балке

Момент силы — это произведение силы на перпендикулярное плечо, $\tau=Fd$. Балка находится в ротационном равновесии, когда моменты сил по обе стороны от опоры равны.

Смотреть урок
5.4

Момент инерции

Программа

Цель обучения 5.4.A: Описать вращательную инерцию жесткой системы относительно заданной оси вращения.

  • 5.4.A.1 Вращательная инерция характеризует сопротивление жесткой системы изменению состояния вращения и связана с массой системы и распределением этой массы относительно оси вращения.
  • 5.4.A.2 Момент инерции тела, вращающегося на перпендикулярном расстоянии $r$ от оси, описывается уравнением $I = mr^2$.
  • 5.4.A.3 Полный момент инерции совокупности тел относительно оси равен сумме моментов инерции каждого тела относительно этой оси.
    • Уравнение: $I_{\text{tot}} = \sum I_i = \sum m_i r_i^2$
  • 5.4.A.4 Для твердого тела, которое можно рассматривать как совокупность дифференциальных масс, $dm$, момент инерции тела может быть рассчитан с использованием уравнения $I = \int r^2\, dm$, где $r$ — перпендикулярное расстояние от $dm$ до оси вращения.

Цель обучения 5.4.B: Описать вращательную инерцию жесткой системы, вращающейся вокруг оси, не проходящей через центр масс системы.

  • 5.4.B.1 Вращательная инерция жесткой системы в данной плоскости минимальна, когда ось вращения проходит через центр масс системы.
  • 5.4.B.2 Теорема о параллельных осях использует следующее уравнение для связи вращательной инерции жесткой системы относительно любой оси, параллельной оси, проходящей через центр масс:
    • Уравнение: $I' = I_{\text{cm}} + Md^2$

Граничное условие: AP Physics C: Механика требует от студентов использования исчислений при выводе формул момента инерции тонких стержней с равномерной или неравномерной плотностью относительно произвольной оси, перпендикулярной стержню, а также выводе момента инерции тонкой цилиндрической оболочки, диска или твердых тел, которые можно считать состоящими из коаксиальных колец или оболочек относительно оси, проходящей через их центры (например, кольцевых дисков).

Студенты должны иметь качественное понимание факторов, влияющих на момент инерции; например, как момент инерции увеличивается, когда масса находится дальше от оси вращения, поэтому кольцо имеет больший момент инерции, чем сплошной диск той же массы и радиуса.

Источник: Описание курса и экзамена College Board AP

Момент инерции $I$ измеряет сопротивление угловому ускорению — вращательный аналог массы, но он зависит от того, где расположена масса. Для точечных масс $I=\sum m_ir_i^2$; для непрерывного тела,

$$I=\int r^2\,dm.$$

масса, находящаяся далеко от оси, вносит наибольший вклад из-за $r^2$.

Разбор примера (стержень). Равномерный стержень (масса $M$, длина $L$) относительно его центра: при линейной плотности $\lambda=M/L$, $dm=\lambda\,dx$, следовательно $I=\displaystyle\int_{-L/2}^{L/2}x^2\,\frac{M}{L}\,dx=\frac{1}{12}ML^2$. AP также требует знания формул для неравномерных стержней: если линейная плотность задана как функция $\lambda(x)=cx$ на отрезке $[0,L]$, сначала найдите $M=\int_0^L cx\,dx=\tfrac12cL^2$, затем $I=\int_0^L x^2(cx)\,dx=\tfrac14cL^4=\tfrac12ML^2$ относительно легкого конца.

Разобранный пример (диск из колец). Сплошной диск можно представить как набор колец: кольцо на радиусе $r$ шириной $dr$ имеет момент инерции $dm=\dfrac{M}{\pi R^2}\,2\pi r\,dr$, поэтому

$$I=\int_0^R r^2\,dm=\frac{2M}{R^2}\int_0^R r^3\,dr=\tfrac12MR^2.$$

Та же метод коаксиальных оболочек применяется для цилиндрических оболочек и кольцевых дисков.

Теорема о параллельных осях позволяет перенести любой известный момент инерции $I$ на параллельную ось на расстояние $d$:

$$I'=I_{\text{cm}}+Md^2.$$

Для стержня относительно одного из концов: $I=\tfrac1{12}ML^2+M\big(\tfrac{L}{2}\big)^2=\tfrac13ML^2$.

5.5

Вращательное равновесие

Программа

Цель обучения 5.5.A: Описать условия, при которых угловая скорость системы остается постоянной.

  • 5.5.A.1 Система может находиться во вращательном равновесии (постоянная угловая скорость) без нахождения в поступательном равновесии, и наоборот.
    • 5.5.A.1.i Диаграммы свободного тела и диаграммы сил описывают характер сил и моментов, действующих на объект или жесткую систему.
    • 5.5.A.1.ii Вращательное равновесие представляет собой состояние моментов, при котором результирующий момент, действующий на систему, равен нулю.
      • Уравнение: $\sum \tau_i = 0$
    • 5.5.A.1.iii Вращательный аналог первого закона Ньютона гласит, что система будет иметь постоянную угловую скорость только тогда, когда результирующий момент, действующий на нее, равен нулю.
  • 5.5.A.2 Вращательный следствие второго закона Ньютона гласит, что если моменты сил, действующие на жесткую систему, не скомпенсированы, угловая скорость системы должна изменяться.

Граничное условие: AP Physics C: Механика не ожидает, что студенты будут одновременно анализировать вращение в нескольких плоскостях.

Источник: Описание курса и экзамена College Board AP

Первый закон Ньютона имеет вращательную форму: при нулевом суммарном моменте угловая скорость постоянна — тело в вращательном равновесии либо не вращается, либо вращается равномерно. Полное статическое равновесие требует выполнения обоих условий $\sum F=0$ и $\sum\tau=0$ (относительно любой оси). Стандартный прием для балок и лестниц: поместите ось в точке приложения неизвестной силы, чтобы эта сила исключилась из уравнения моментов.

В состоянии равновесия моменты сил, действующие по часовой стрелке и против нее относительно оси, равны
В равновесии моменты сил по часовой и против часовой стрелки относительно оси равны

Разобранный пример. Равномерная балка массой $20\ \text{kg}$ длиной $4.0\ \text{m}$ опирается шарниром на левый конец и удерживается горизонтально вертикальной веревкой на правом конце. Ребенок весом $40\ \text{kg}$ сидит на расстоянии $1.0\ \text{m}$ от шарнира. Моменты относительно шарнира: $T(4.0)=20g(2.0)+40g(1.0)$, значит $T=\dfrac{392+392}{4.0}=196\ \text{N}$. Затем баланс вертикальных сил дает реакцию опоры: $F_p=(60)(9.8)-196=392\ \text{N}$. Выбор шарнира в качестве оси полностью исключил силу реакции опоры $F_p$ из уравнения моментов.

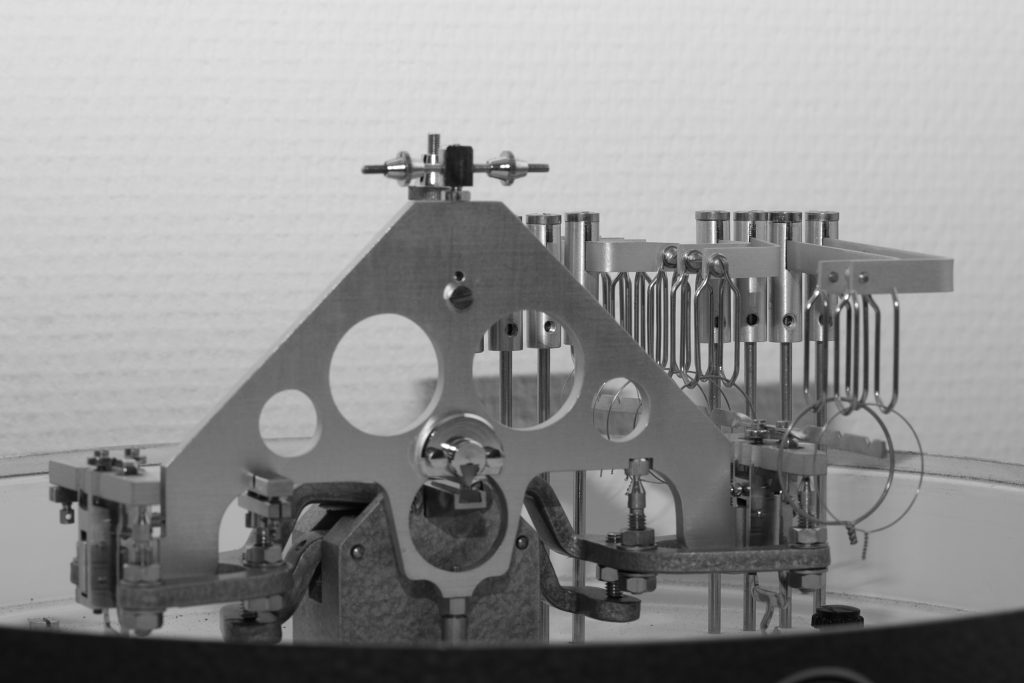
Рычажные весы: вращательное равновесие достигается, когда моменты сил по часовой стрелке и против нее совпадают
Рычажные весы: вращательное равновесие достигается, когда моменты сил по часовой и против часовой стрелки совпадают
Исследовать

Найдите точку баланса

Для ротационного равновесия суммарный момент по часовой стрелке равен суммарному моменту против часовой стрелки. Перемещайте силы и расстояния, пока балка не уравновесится.

Смотреть урок
5.6

Второй закон Ньютона в вращательной форме

Программа

Цель обучения 5.6.A: Описать условия, при которых угловая скорость системы изменяется.

  • 5.6.A.1 Угловая скорость изменяется, когда результирующий момент, действующий на объект или систему, не равен нулю.
  • 5.6.A.2 Скорость изменения угловой скорости жесткой системы прямо пропорциональна результирующему моменту, действующему на жесткую систему, и направлена в ту же сторону. Угловое ускорение жесткой системы обратно пропорционально ее вращательной инерции.
    • Уравнение: $\alpha_{\text{sys}} = \dfrac{\Sigma\tau}{I_{\text{sys}}} = \dfrac{\tau_{\text{net}}}{I_{\text{sys}}}$
  • 5.6.A.3 Для полного описания вращающейся жесткой системы могут потребоваться независимые линейный и вращательный анализы.

Источник: Описание курса и экзамена College Board AP

Суммарный момент вызывает угловое ускорение, пропорциональное моменту инерции:

$$\alpha=\frac{\sum\tau}{I}\qquad\Big(\text{more generally }\sum\vec{\tau}=\frac{d\vec{L}}{dt}\Big).$$

Решайте задачи динамического вращения точно так же, как задачи динамического поступательного движения, используя аналоги $\tau\leftrightarrow F$, $I\leftrightarrow m$, $\alpha\leftrightarrow a$ — диаграмма свободного тела, уравнения, решение.

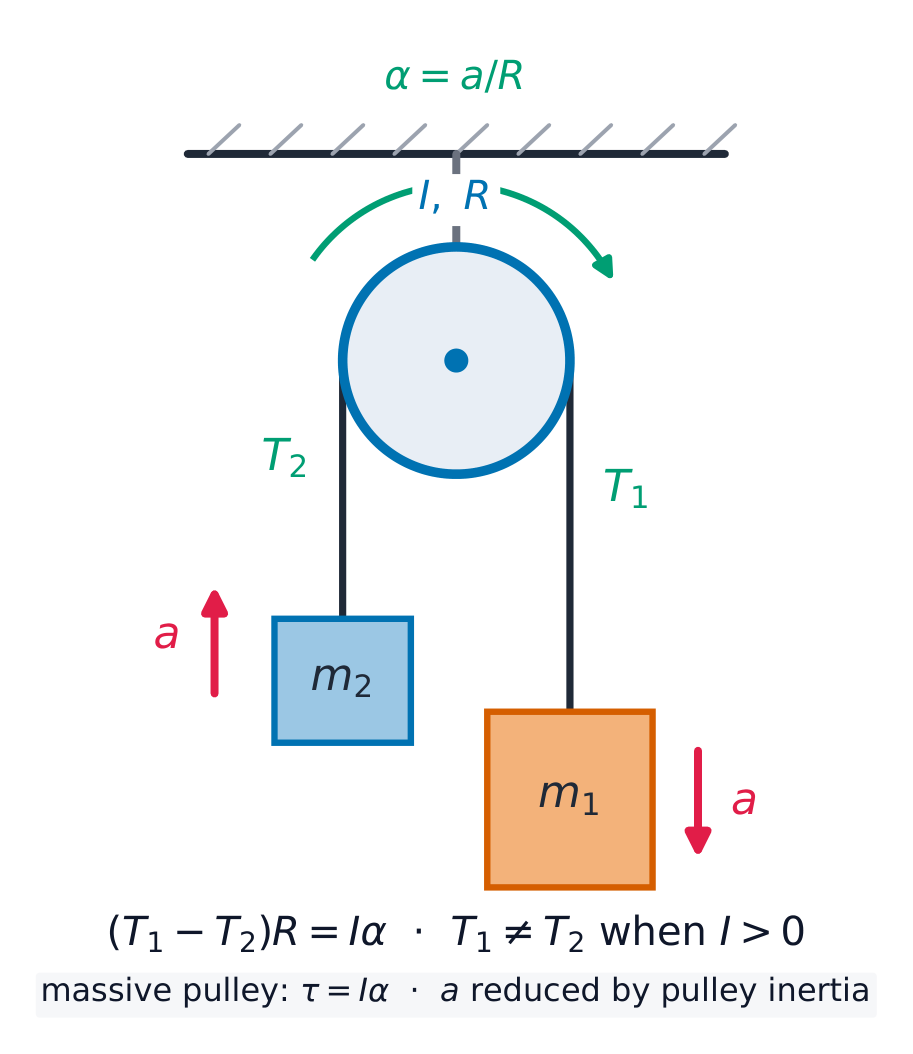
Массивный блок: два натяжения нитей различны, так как блоку необходим результирующий момент
Массивный блок: натяжения нитей различаются, потому что блоку нужен результирующий момент

Разобранный пример (массивный блок). Грузы masses $m_1=4.0\ \text{kg}$ и $m_2=2.0\ \text{kg}$ подвешены на нити через блок с моментом инерции $I=0.50\ \text{kg}\cdot\text{m}^2$ и радиусом $R=0.20\ \text{m}$. Три уравнения закона Ньютона, по одному для каждого тела:

$$m_1g-T_1=m_1a,\qquad T_2-m_2g=m_2a,\qquad (T_1-T_2)R=I\alpha=\frac{Ia}{R}.$$

Прибавляя их (с $I/R^2=12.5\ \text{kg}$): $a=\dfrac{(m_1-m_2)g}{m_1+m_2+I/R^2}=\dfrac{19.6}{18.5}=1.1\ \text{m/s}^2$. Затем $T_1=m_1(g-a)=35\ \text{N}$ и $T_2=m_2(g+a)=22\ \text{N}$. Натяжения нитей должны отличаться — иначе шкив не вращался бы. (Если в задаче сказано, что шкив невесомый, то $I\approx0$ и натяжения снова становятся равными.)

Навык для экзамена. В вопросах FRQ по вращению оценивается правильность постановки: отдельные диаграммы свободного тела для каждой массы и для шкива, условие связи нити $a=R\alpha$ сформулировано, знаковая согласованность соблюдена. Самая частая ошибка — предположение о равенстве натяжения по всей длине нити, проходящей через массивный шкив.

English Русский
angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ углового перемещения
radians/ˈreɪdɪənz/ радианах
angular velocity/ˈæŋɡjʊlə vəˈlɒsɪti/ угловой скорости
angular acceleration/ˈæŋɡjʊlə əkˌseləˈreɪʃn/ угловое ускорение
tangential acceleration/tænˈdʒenʃl əkˌseləˈreɪʃn/ касательное ускорение
centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ центростремительное ускорение
Torque/tɔːk/ Момент силы
vector product/ˈvektə ˈprɒdʌkt/ векторное произведение
moment arm/ˈməʊmənt ɑːm/ плечо силы
right-hand rule/raɪt hænd ruːl/ правило правой руки
Rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ Момент инерции
linear density/ˈlɪnɪə ˈdensɪti/ линейная плотность
parallel-axis theorem/ˈpærəlel ˈæksɪs ˈθɪərəm/ теорема параллельных осей
rotational equilibrium/rəʊˈteɪʃənl ˌiːkwɪˈlɪbrɪəm/ ротационное равновесие
static equilibrium/ˈstætɪk ˌiːkwɪˈlɪbrɪəm/ статическое равновесие
pulley/ˈpʊli/ блок (шкив)
5.6

Советы для экзамена

  • Используйте вращательные аналоги: $\theta,\omega=\tfrac{d\theta}{dt},\alpha=\tfrac{d\omega}{dt}$, где уравнения при постоянном $\alpha$ зеркально отражают линейную кинематику.
  • Переводить между линейным и угловым с помощью $v=r\omega$ и $a_t=r\alpha$ (а также центростремительного $a_c=\tfrac{v^2}{r}=\omega^2 r$).
  • Сохранять радианы на протяжении всего решения и зафиксировать положительное направление вращения.
  • Связывать момент силы с угловым ускорением через $\tau=I\alpha$.
  • Нарисовать ось вращения — плечо момента — это перпендикулярное расстояние до неё.

Интерактивные уроки по этой теме

Пройдите его шаг за шагом с упражнениями мгновенной проверки.

Архив экзаменационных работ

Больше тем в AP Физика C: Механика

Войти или создать аккаунт

IGCSE, A-Level & AP