เอกสารฉบับนี้ครอบคลุมหัวข้อที่ 1: คณิตศาสตร์บริสุทธิ์เพิ่มเติม 1 เพิ่มพีชคณิตใหม่ เมทริกซ์ พิกัดขั้วเวกเตอร์เพิ่มเติมและการพิสูจน์ด้วยการอุปนัย
คณิตศาสตร์บริสุทธิ์เพิ่มเติม 1
Further Mathematics A-Level · หัวข้อ 1
 14:28
คณิตศาสตร์บริสุทธิ์เพิ่มเติม 1
นี่คือสมการลูกบาศก์ ตัดแกนที่รากสามจุด การหารากเหล่านั้นอย่างแม่นยำอาจยาก — หรือแม้แต่เป็นไปไม่ได้ด้วยมือ แต่ที่นี่มีสิ่งสวยงาม…
บรรยายภาษาอังกฤษ · สลับคำบรรยายภาษาอังกฤษและภาษาจีนได้
1.1
รากของสมการพหุนาม
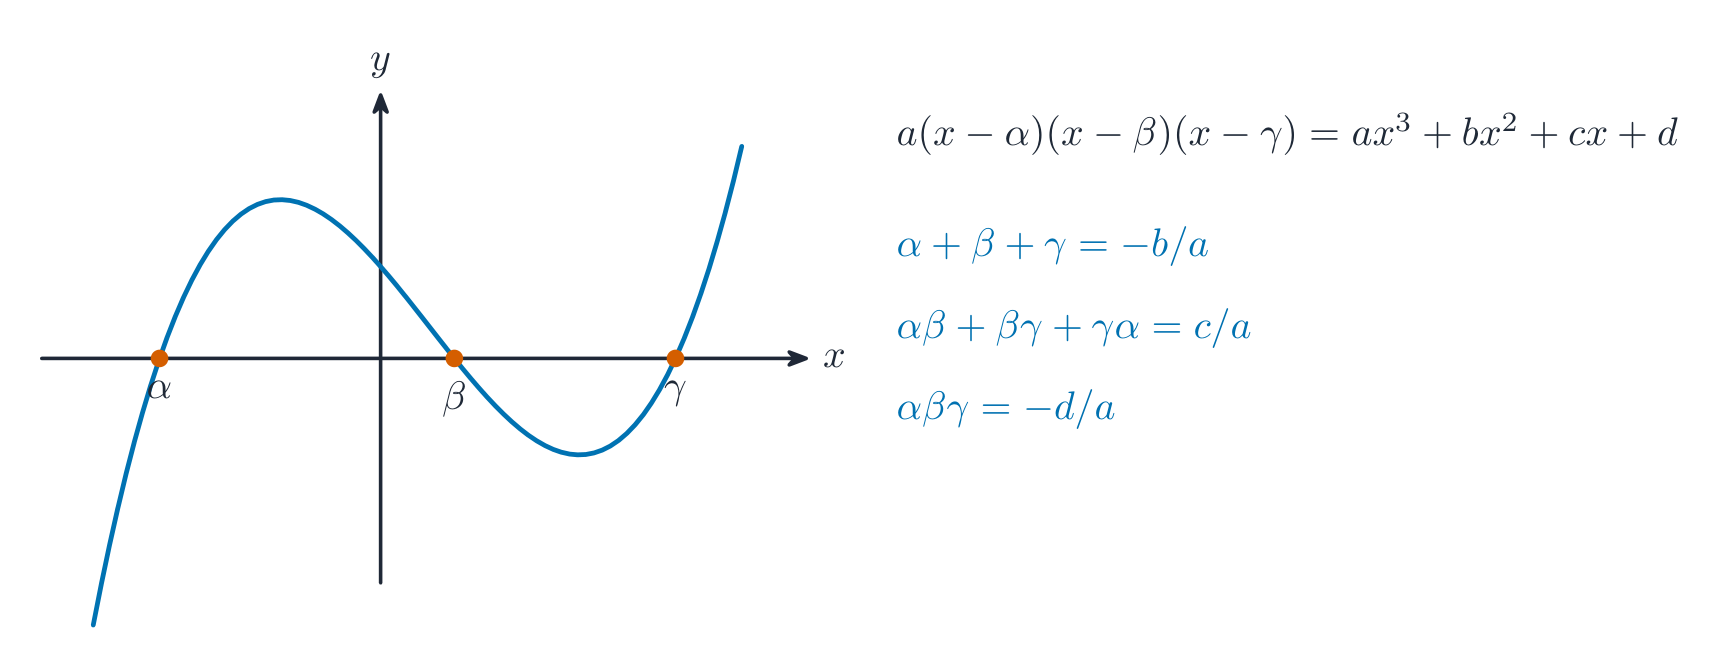
หลักสูตร
| ผู้เข้าสอบควรสามารถ: | หมายเหตุและตัวอย่าง |
|---|---|
| • จำและใช้ความสัมพันธ์ระหว่าง ราก และ สัมประสิทธิ์ ของสมการพหุนาม | เช่น เพื่อคำนวณ ฟังก์ชันสมมาตร ของรากหรือแก้ปัญหาที่เกี่ยวข้องกับสัมประสิทธิ์ที่ไม่ทราบในสมการ; จำกัดเฉพาะสมการที่มีดีกรี 2, 3 หรือ 4 เท่านั้น. |
| • ใช้ การแทนค่า เพื่อให้ได้สมการwhose roots are related in a simple way to those of the original equation | การแทนค่าจะไม่ให้สำหรับกรณีที่ง่ายที่สุด, เช่น ที่รากใหม่เป็น reciprocals หรือกำลังสองหรือฟังก์ชันเชิงเส้นที่เรียบง่ายของรากเก่า. |
แหล่งที่มา: หลักสูตร Cambridge International
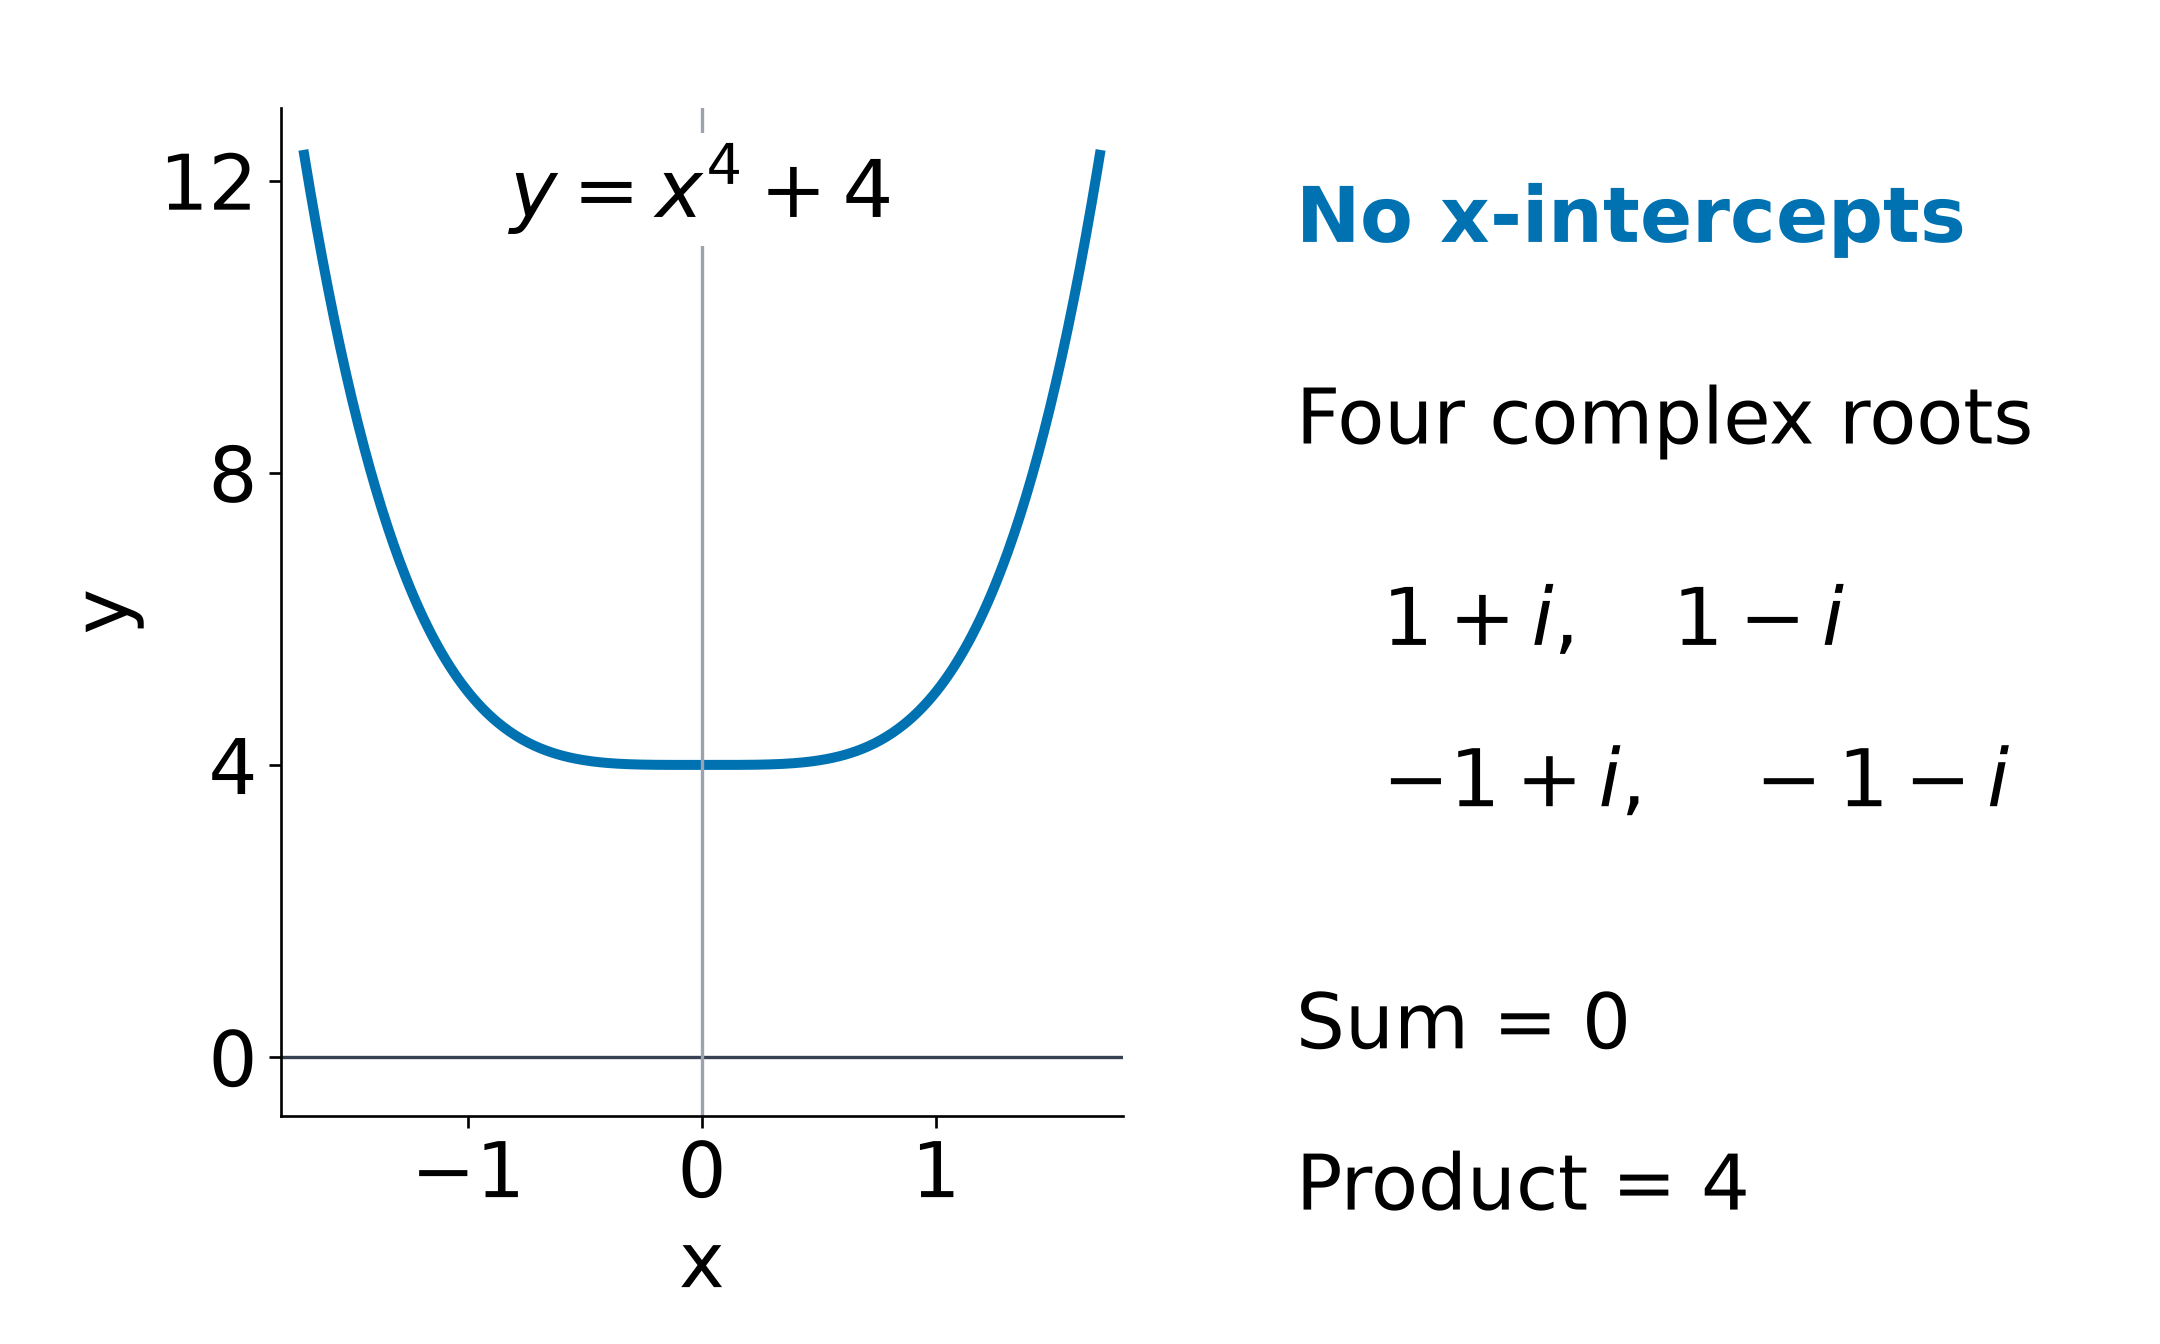
ก่อนจะเชื่อถือรากที่คำนวณได้จากโปรแกรม ให้ตรวจสอบผลบวกและผลคูณของรากเหล่านั้นเทียบกับ สัมประสิทธิ์ ของพหุนามที่จัดเก็บไว้ ความสัมพันธ์เหล่านี้ยังให้ผลบวกที่มีประโยชน์เมื่อการหา ราก แยกแต่ละตัวทำได้ยาก ราก คือค่าที่ทำให้พหุนามมีค่าเป็นศูนย์ นับรากซ้ำตามลำดับความซ้ำซ้อนและรวมรากเชิงซ้อนด้วย; กราฟจริงแสดงเฉพาะรากจริงเท่านั้น ความสัมพันธ์ในที่นี้ใช้ได้กับดีกรี 2, 3 และ 4 โดยต้องมีสัมประสิทธิ์หน้าสุดที่ไม่เป็นศูนย์เสมอ
สันนิษฐานความสัมพันธ์จากปัจจัย
Expand $a(x-\alpha)(x-\beta)$ and compare coefficients with $ax^2+bx+c$. This gives
$$\alpha+\beta=-\frac ba,\qquad \alpha\beta=\frac ca.$$
สำหรับ $ax^3+bx^2+cx+d=0$ ที่มีราก $\alpha,\beta,\gamma$ การกระจายพจน์ให้ผลลัพธ์ที่คล้ายกันคือ
$$e_1=\alpha+\beta+\gamma=-\frac ba,$$
$$e_2=\alpha\beta+\alpha\gamma+\beta\gamma=\frac ca,\qquad e_3=\alpha\beta\gamma=-\frac da.$$
เครื่องหมายสลับกันเนื่องจากแต่ละปัจจัยมีเครื่องหมายลบ แต่ไม่ได้หมายความว่าตัวรากเองเป็นค่าลบ สำหรับ $(x-1)^2(x-3)=0$ ให้ใช้รายการ $1,1,3$ ซึ่งจะได้ $e_1=5,e_2=7,e_3=3$ การนับเฉพาะสองค่าที่แตกต่างกันจะทำให้ความสัมพันธ์ของสัมประสิทธิ์เสียไป
รวมสมการกำลังสี่และรากเชิงซ้อน
สำหรับ สมการกำลังสี่ $ax^4+bx^3+cx^2+dx+e=0$ กำหนดให้ $e_1$ เป็นผลรวมของรากทั้งสี่, $e_2$ เป็นผลรวมของคู่ที่แตกต่างกันทั้งหมดหกคู่, $e_3$ เป็นผลรวมของกลุ่มสามที่แตกต่างกันทั้งหมดสี่กลุ่ม และ $e_4$ เป็นผลคูณของรากทั้งสี่ จากนั้น
$$e_1=-\frac ba,\qquad e_2=\frac ca,\qquad e_3=-\frac da,\qquad e_4=\frac ea.$$
คู่ทั้งหกคือ $\alpha\beta,\alpha\gamma,\alpha\delta,\beta\gamma,\beta\delta,\gamma\delta$: นับเพียงครั้งเดียว ฟังก์ชันเหล่านี้เป็น ฟังก์ชันสมมาตร ซึ่งไม่เปลี่ยนแปลงเมื่อมีการแลกเปลี่ยนชื่อระหว่างราก
หาผลรวมของกำลังรากโดยไม่แก้สมการ
เขียน $S_k=\alpha^k+\beta^k+\cdots$ โดยรวมรากทุกตัวตามจำนวนซ้ำ การกระจายกำลังสองและกำลังสามของผลรวมรากจะได้
$$S_2=e_1^2-2e_2,\qquad S_3=e_1^3-3e_1e_2+3e_3.$$
สูตรแรกใช้ได้กับระดับ 2, 3 และ 4; ส่วนสูตรที่สองเขียนไว้สำหรับระดับ 3 และ 4 หากต้องการหาผลรวมที่สูงกว่า ให้ใช้สมการที่รากแต่ละตัวเป็นไปตาม ถ้า $x^4+bx^3+cx^2+dx+e=0$, บวกสมการรากทั้งสี่เข้าด้วยกัน:
$$S_4+bS_3+cS_2+dS_1+4e=0.$$
ตัวอย่างวิธีทำ. สำหรับ $x^4-2x^3+3x^2-4x+5=0$ ผลรวมสมมาตรคือ $2,3,4,5$ ดังนั้น $S_2=4-6=-2$ และ $S_3=8-18+12=2$ สมการเดิมจึงให้ $S_4=2(2)-3(-2)+4(2)-4(5)=-2$ ผลรวมของกำลังสองที่เป็นค่าลบเป็นไปได้เมื่อรากเป็นค่าเชิงซ้อน
ฟื้นคืนสัมประสิทธิ์ที่ไม่ทราบค่าจากผลรวมที่กำหนดให้
สำหรับสมการกำลังสาม $x^3+bx^2+cx+d=0$ ที่มีสัมประสิทธิ์นำ 1 ให้เริ่มใช้ $b=-S_1$ และ $c=(S_1^2-S_2)/2$ ก่อน เพื่อเชื่อมโยงสัมประสิทธิ์ที่เหลือเข้ากับผลรวมที่สูงขึ้น ให้บวกสมการรากดั้งเดิมทั้งสามเข้าด้วยกัน:
$$S_3+bS_2+cS_1+3d=0.$$
คูณแต่ละสมการรากด้วยรากของมันเองแล้วบวกอีกครั้ง:
$$S_4+bS_3+cS_2+dS_1=0.$$
ค่าคงที่ส่งผลต่อ $3d$ ในสมการแรก แต่ส่งผลต่อ $dS_1$ ในสมการที่สอง แทนค่าผลรวมที่ทราบแล้ว แก้ระบบสมการพร้อมกันและตรวจสอบในทั้งสองความสัมพันธ์
เลื่อนหรือปรับขนาดรากทั้งหมด
หากต้องการหาสมการที่มีราก $y=mx+k$ โดยที่ $m\ne0$, ใช้ การแทนค่า ย้อนกลับ $x=(y-k)/m$ แทนค่าลงในพหุนามเดิม ทำให้อัตราส่วนเป็นจำนวนเต็มและจัดกลุ่มกำลังของ $y$ พหุนามที่มีค่าคงที่คูณด้วยค่าที่ไม่ใช่ศูนย์จะมีรากเดียวกัน
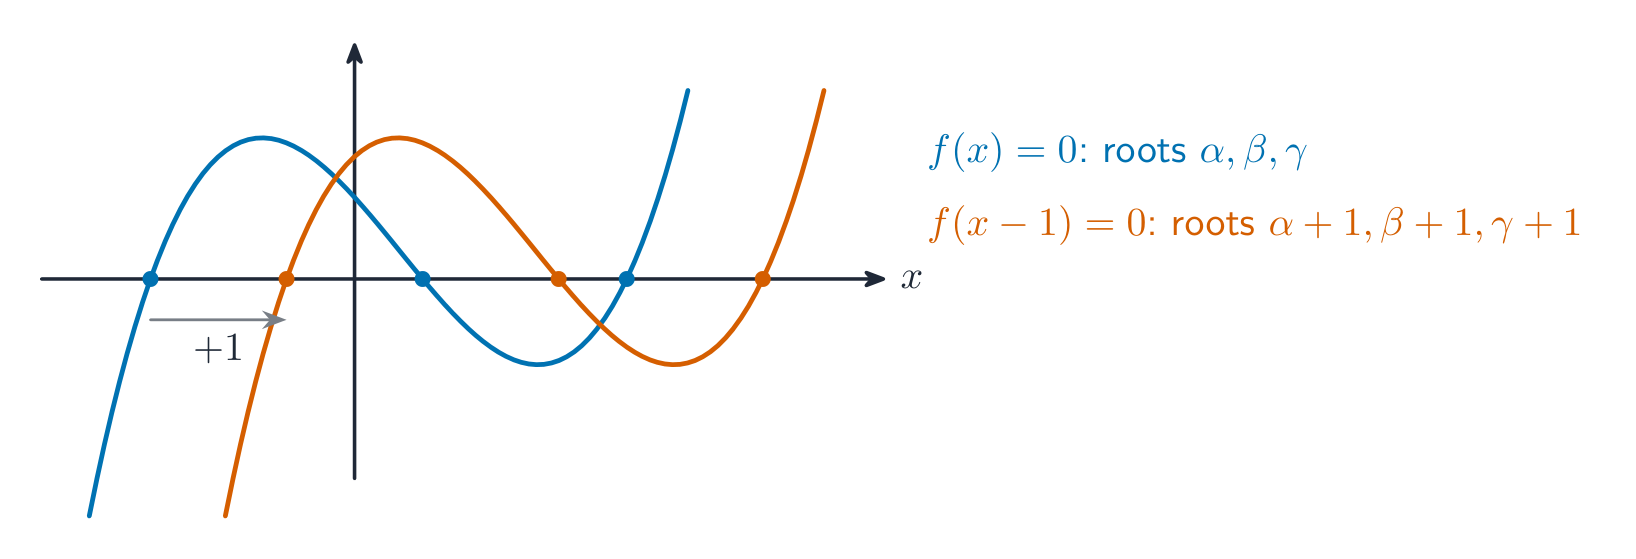
ตัวอย่างวิธีทำ. ให้พหุนามดั้งเดิมคือ $P(x)=x^3-3x+1$ สำหรับราก $2\alpha+1,2\beta+1,2\gamma+1$, ตั้งให้ $x=(y-1)/2$ และคูณด้วย 8:
$$(y-1)^3-12(y-1)+8=0,$$
$$y^3-3y^2-9y+19=0.$$
ผลรวมรากของมันคือ 3 และยังเท่ากับ $2S_1+3(1)=3$ ด้วย สำหรับพหุนามระดับ-$n$ การตรวจสอบผลรวมที่เกี่ยวข้องคือ $mS_1+nk$ อย่าแทนค่า $2y+1$ เมื่อตัวแปรต้นฉบับควรจะเป็น $(y-1)/2$
ค่าผกผันและค่าต้องห้าม
สำหรับรากใหม่ $y=1/x$ ให้แทนค่า $x=1/y$ และคูณด้วย $y^n$ ตรวจสอบพจน์คงที่เดิมว่าไม่ใช่ศูนย์: รากที่เป็นศูนย์ไม่มีค่าผกผัน สมการกำลังสาม $ax^3+bx^2+cx+d=0$ จะกลายเป็น $dy^3+cy^2+by+a=0$
เช่น, $2x^3-3x^2+4x-5=0$ ให้สมการรากผกผัน $5y^3-4y^2+3y-2=0$ ผลรวมรากของมันเป็น $4/5$, ยังเป็น $e_2/e_3$. พจน์คงที่ใหม่ไม่รวม $y=0$
สำหรับ $y=1/(x-k)$ ให้ใช้ $x=k+1/y$ และตรวจสอบ $P(k)\ne0$ ก่อนที่จะสรุปว่าทุกรากเดิมมีภาพประกอบ การล้างตัวส่วนไม่ได้กำหนดค่าผกผันของศูนย์
ยกกำลังสองรากและรักษาความซ้ำซ้อน
แยกพหุนามออกเป็นกำลังคู่และกำลังคี่: $P(x)=E(x^2)+xO(x^2)$ หาก $y=x^2$ ให้ตัด $x$ ออกโดยเขียน
$$E(y)^2-yO(y)^2=0.$$
สิ่งนี้รวมเครื่องหมายที่เป็นไปได้ทั้งสองของรากกำลังสอง: อย่างใดอย่างหนึ่งแก้สมการเดิมได้ หากรากเดิมที่แตกต่างกันมีค่ายกกำลังสองเท่ากัน ให้เก็บปัจจัยซ้ำซ้อนไว้ในสมการใหม่
ตัวอย่างวิธีทำ สำหรับ $x^3-2x^2-x+2=0$, $E(y)=2-2y$ และ $O(y)=y-1$ ดังนั้น $(2-2y)^2-y(y-1)^2=0$ ซึ่งลดรูปได้ (จนถึงตัวคูณที่ไม่เป็นศูนย์) เป็น $(y-1)^2(y-4)=0$ รากเดิม $1,-1,2$ เปลี่ยนเป็น $1,1,4$ การตัดปัจจัยซ้ำซ้อนออกจะทำให้สูญเสียรากที่แปลงแล้วหนึ่งราก
ลดรูปการแปลงกำลังสูงก่อน
หาก $x^3+3x-2=0$ รากแต่ละตัวจะเป็นไปตาม $x^3=2-3x$ รากใหม่ $y=x^3+1$ จึงเป็น $3-3x$ ใช้ $x=(3-y)/3$ ในสมการเดิม; คูณด้วย 27 และจัดกลุ่มพจน์จะได้ $y^3-9y^2+54y-54=0$ จากนั้นใช้ความสัมพันธ์สัมประสิทธิ์ในสมการใหม่นี้เพื่อหาผลรวมของกำลังที่แปลงแล้ว
สำรวจ
รากของพหุนาม
y = ax³ + bx² + cx + d
รากคือจุดที่กราฟตัดแกน x — ผลบวกและผลคูณของรากเชื่อมโยงกับสัมประสิทธิ์
คำศัพท์
ฝึกฝน
| English | ไทย |
|---|---|
| Further Pure Mathematics/ˈfɜːðə pjʊə ˌmæθɪˈmætɪks/ | คณิตศาสตร์บริสุทธิ์เพิ่มเติม |
| roots/ruːts/ | ราก |
| coefficients/ˌkəʊɪˈfɪʃənts/ | สัมประสิทธิ์ |
| substitution/ˌsʌbstɪˈtjuːʃn/ | การแทนค่า |
| rational function/ˈræʃənl ˈfʌŋkʃn/ | ฟังก์ชันพหุนามเชิงเศษส่วน |
1.2
ฟังก์ชันตรรกยะและกราฟ
หลักสูตร
| ผู้เข้าสอบควรสามารถ: | หมายเหตุและตัวอย่าง |
|---|---|
| • วาดกราฟของฟังก์ชันตรรกยะอย่างง่าย, รวมถึงการหา เส้นประจันเอียง (oblique asymptotes), ในกรณีที่ดีกรีของตัวเศษและตัวส่วนไม่เกิน 2 | รวมถึงการหาเซตของค่าที่ฟังก์ชันสามารถรับได้, เช่น การใช้ discriminant. ไม่จำเป็นต้องวาดกราฟโดยละเอียด, แต่ควรแสดงจุดสำคัญ เช่น จุดกลับทิศทาง, เส้นประจัน และจุดตัดแกน |
| • เข้าใจและใช้ความสัมพันธ์ระหว่างกราฟของ $y = f(x)$, $y^2 = f(x)$, $y = \frac{1}{f(x)}$, $y = |f(x)|$ และ $y = f(|x|)$ | รวมถึงการใช้กราฟภาพร่างเช่นนี้ในกระบวนการแก้สมการหรืออสมการ. |
แหล่งที่มา: หลักสูตร Cambridge International
ตรวจสอบเส้นโค้งที่จับคู่ก่อนเชื่อถือมัน
โปรแกรมอาจจับคู่อัตราส่วนของ พหุนาม สองตัวเข้ากับข้อมูล กราฟอาจดูเรียบเนียนบนหน้าจอแต่ซ่อนช่องว่างทางเข้าหรือแขนงแยกต่างหาก สำหรับ ฟังก์ชันตรรกยะ $f(x)=P(x)/Q(x)$ เริ่มจาก ตัวส่วน เดิม: กำหนดให้ $Q(x)\ne0$ จากนั้นหาคุณลักษณะที่กราฟต้องแสดง
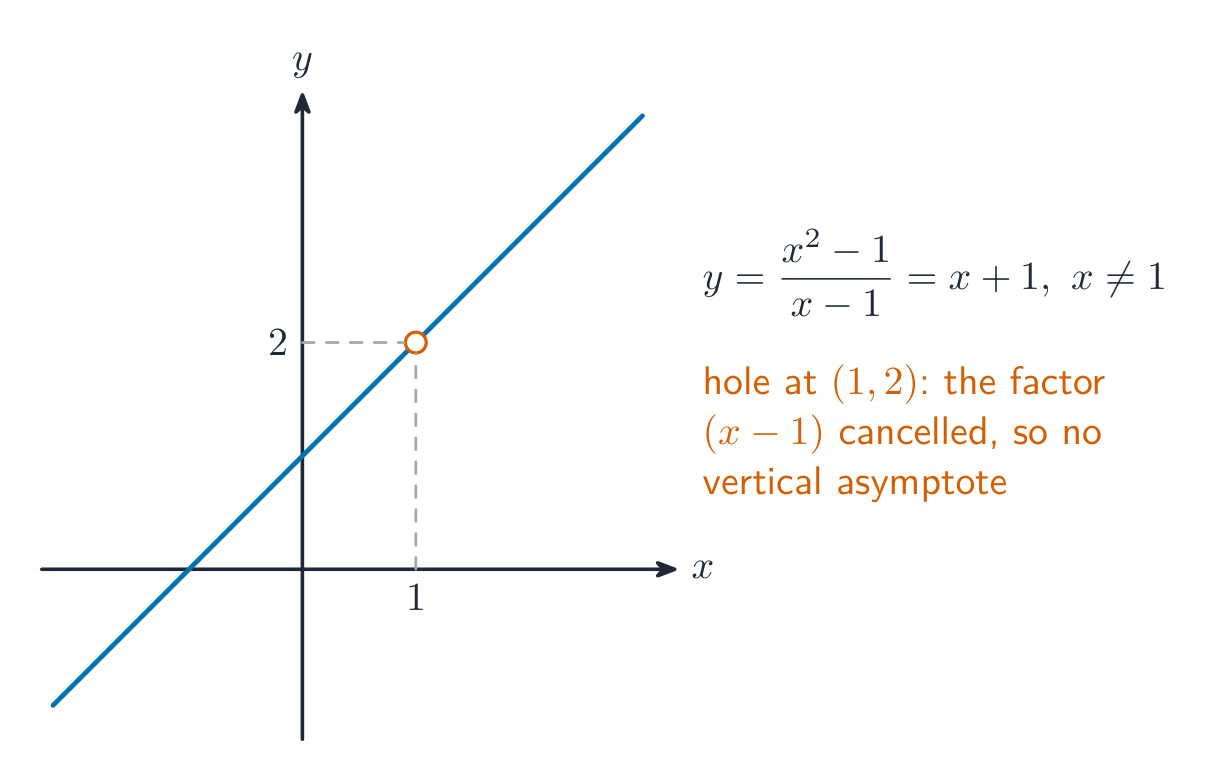
ช่องทางเข้าที่ถูกตัดออกอาจเป็นจุดว่าง
ตัวส่วนเป็นศูนย์ให้เพียง เส้นกำกับแนวตั้ง เมื่อ-expressionที่เหลือมีค่าไม่จำกัดที่จุดนั้น ทำการแยกตัวประกอบก่อน; การตัดทอนอาจทำให้เหลือเพียงจุดที่หายไป สำหรับ $f(x)=(x^2-1)/(x-1)=x+1$ ข้อจำกัดเดิม $x\ne1$ ยังคงอยู่ วาดเส้นพร้อมจุดเปิดที่ $(1,2)$ ไม่ใช่เส้นกำกับแนวตั้ง จุดศูนย์ของตัวเศษจะเป็นจุดตัดก็ต่อเมื่อตัวส่วนเดิมไม่เป็นศูนย์ที่จุดนั้นเท่านั้น
เส้นกำกับจากดีกรีและการหาร
หลังการตัดทอน เปรียบเทียบดีกรี: ตัวเศษที่มีดีกรีต่ำกว่าให้ขีดจำกัดแนวนอน 0; ดีกรีเท่ากันให้ค่าอัตราส่วนของสัมประสิทธิ์นำ เส้นกำกับเฉียง คือเส้นตรงชัน ดังนั้นดีกรีของตัวเศษต้องสูงกว่าพอดีหนึ่งระดับ หารเพื่อให้ได้ ผลหาร บวกกับ เศษ หารด้วยตัวส่วน สำหรับ $(x^2-1)/(x-2)$ สิ่งนี้คือ $x+2+3/(x-2)$ ดังนั้น $y=x+2$ คือขีดจำกัดเฉียงเมื่อ $x\to\pm\infty$; $x=2$ เป็นเส้นกำกับแนวตั้ง
เส้นกำกับแนวนอนหรือเส้นเอียงอธิบายพฤติกรรมที่ระยะไกล อาจตัดกันได้ที่ค่าอินพุตจำกัด สำหรับ $f(x)=(x^2+x)/(x^2+1)$ เส้นกำกับแนวนอนคือ $y=1$ และ $f(1)=1$
จุดกลับด้านและกราฟสมบูรณ์
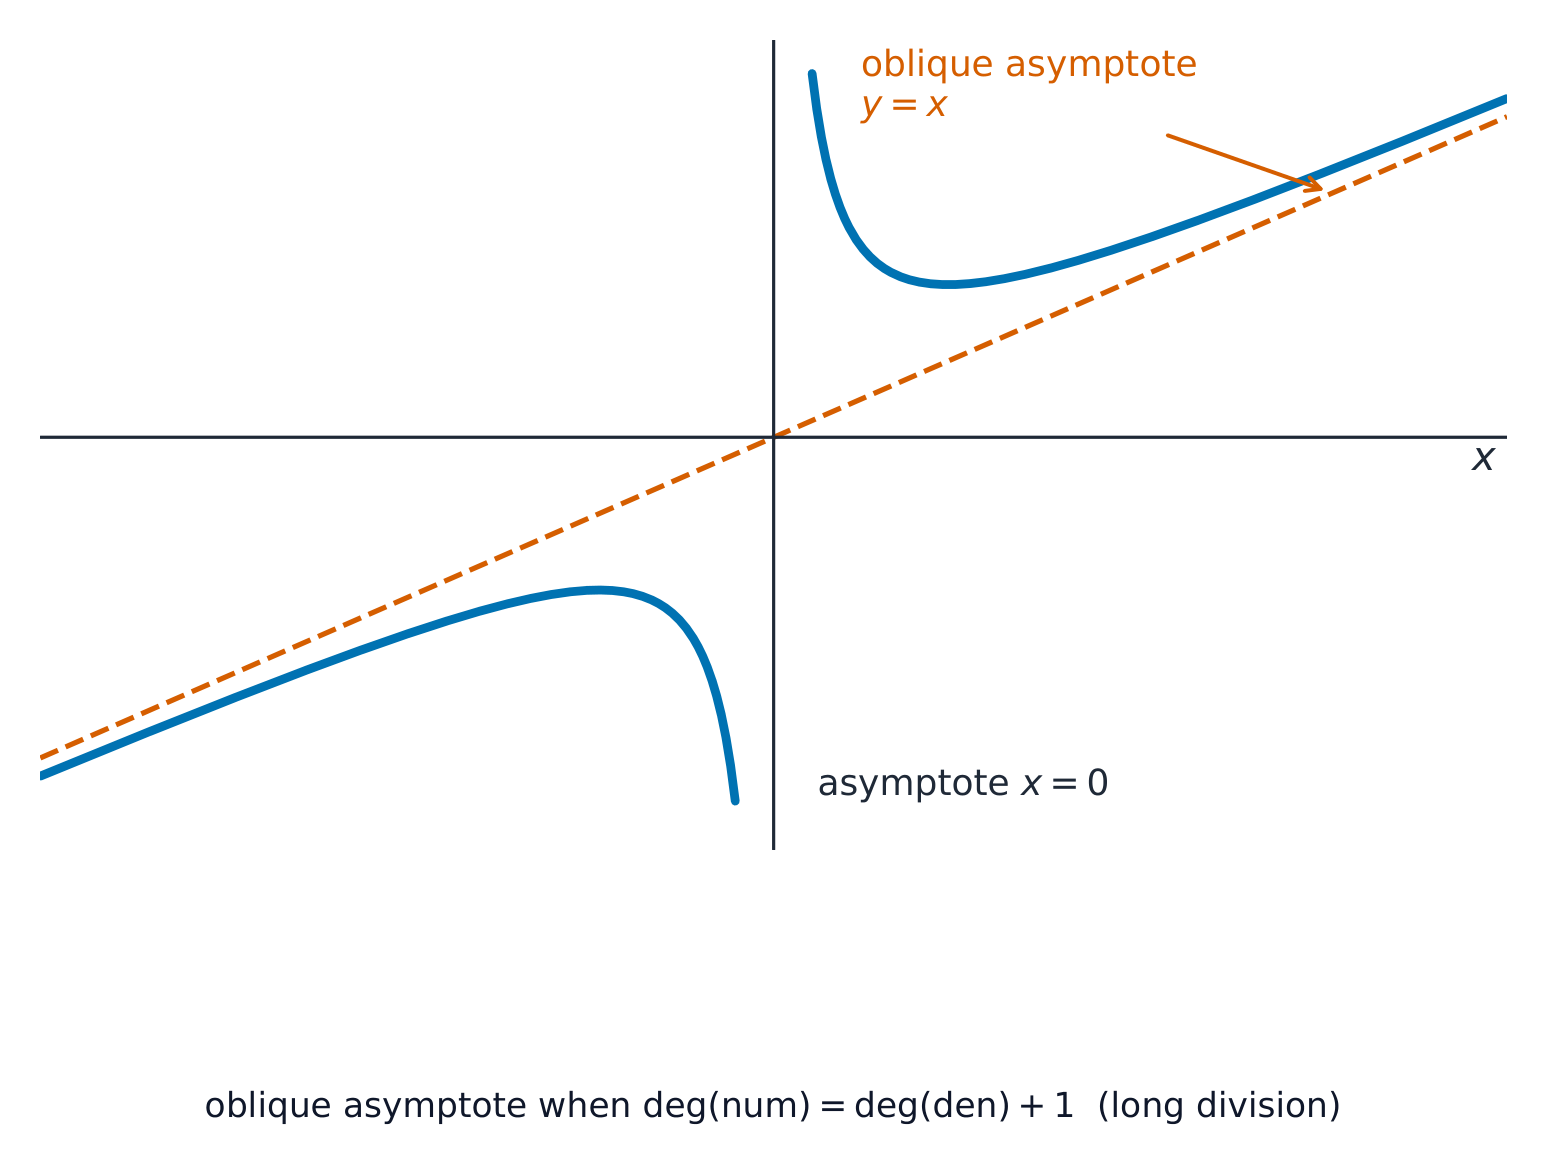
สำหรับ $f(x)=x+1/x$, $x\ne0$, $f'(x)=1-1/x^2$ จุดกลับด้าน คือ $(-1,-2)$ ซึ่งเป็นค่าสูงสุดท้องถิ่น และ $(1,2)$ ซึ่งเป็นค่าต่ำสุดท้องถิ่น เนื่องจากอนุพันธ์เปลี่ยนเครื่องหมาย ไม่มีจุดตัดแกน วาดทั้งสองกิ่งพร้อมเส้นประแนวตั้ง $x=0$ และเส้นประเฉียง $y=x$ กิ่งซ้ายอยู่ใต้เส้นเฉียงและกิ่งขวาอยู่เหนือเส้นนั้น ใกล้ศูนย์ กิ่งซ้ายลดลงถึง $-\infty$ และกิ่งขวาเพิ่มขึ้นถึง $+\infty$
ตรวจสอบว่าจุดคงที่มีหรือไม่
สำหรับ $h(x)=(x+1)/(x^2+2x-2)$ กฎผลหารให้ผลลัพธ์คือ
$$h'(x)=-\frac{(x+1)^2+3}{(x^2+2x-2)^2}.$$
ตัวเศษภายในเครื่องหมายลบเป็นบวก และตัวส่วนเป็นบวกในทุกค่าเข้าที่เป็นไปได้ ดังนั้นอนุพันธ์จะไม่เท่ากับศูนย์เลย ไม่มีจุดคงที่ และแต่ละช่วงโดเมนแยกต่างหากจะมีกิ่งลดลง; ห้ามเชื่อมต่อกิ่งข้ามขั้ว
พิสูจน์ช่วงค่าด้วยดีคริมินาแนนต์
จัดรูป $y=x+1/x$ ใหม่เป็น $x^2-yx+1=0$ ค่าเข้าจริงมีอยู่ก็ต่อเมื่อ ดีคริมินาแนนต์ ของมันสอดคล้องกับ $y^2-4\ge0$ ช่วงค่าคือ $y\le-2$ หรือ $y\ge2$ ซึ่งรวมค่าเปลี่ยนทศทั้งสองไว้ด้วย ตรวจสอบค่าที่ไม่เป็นที่ยอมรับและกรณีใดที่สมการหยุดเป็นสมการกำลังสอง สำหรับ $y=x/(x^2+1)$ การจัดรูปใหม่ให้ $yx^2-x+y=0$ ที่ $y=0$ สมการเชิงเส้นที่ยอมรับได้คือ $x=0$; อย่าทิ้งค่าช่วงนี้
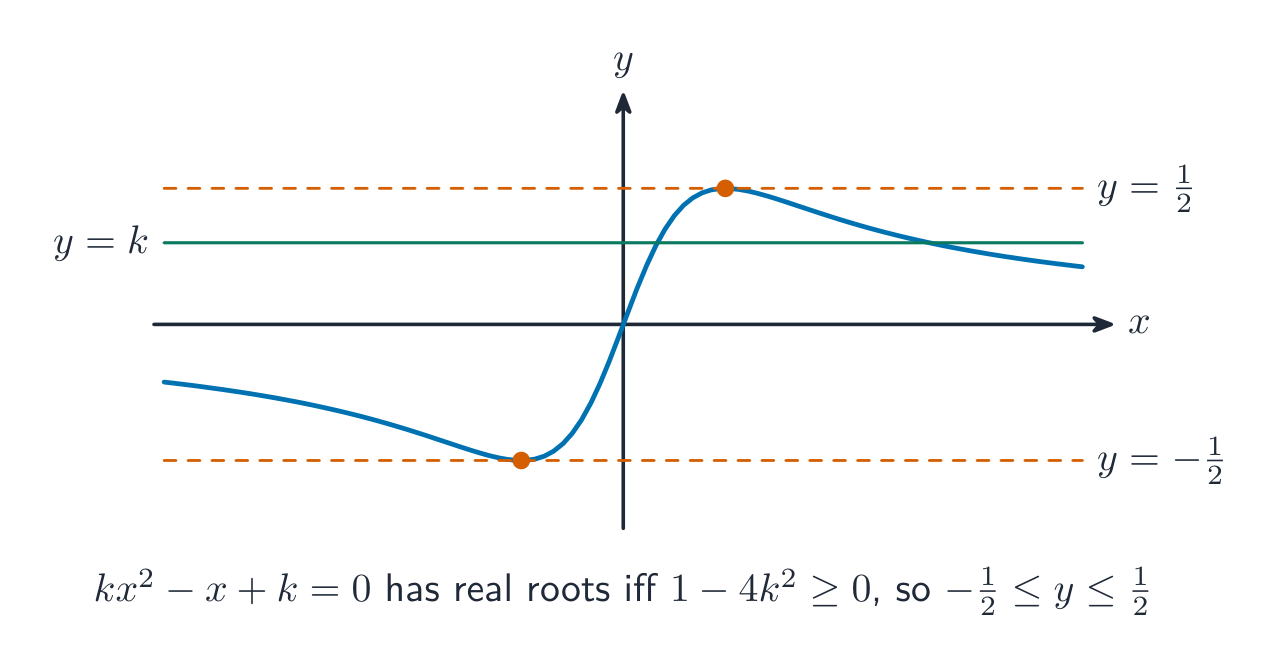
สำหรับฟังก์ชันที่สอง, $1-4y^2\ge0$ ให้ $-1/2\le y\le1/2$ ตัวส่วนไม่เป็นศูนย์สำหรับ $x$ จริง ดังนั้นค่าเหล่านี้ทั้งหมดเกิดขึ้น รวมถึง $0$ และปลายทั้งสอง
เปลี่ยนค่าออก: โมดูลัสและผกผัน
ใช้ $f(x)=(x-1)/(x+1)$ สำหรับ $y=|f(x)|$ เก็บส่วนที่ไม่เป็นลบและสะท้อนส่วนที่เป็นลบขึ้นไปเหนือแกน $x$ ค่าที่ไม่เป็นที่ยอมรับ $x=-1$ ยังคงอยู่ จุดตัดแกนเดียวอยู่ที่ $x=1$ สำหรับ $y=1/f(x)=(x+1)/(x-1)$ ขัดออกทั้ง $x=-1$ และ $x=1$: อย่างแรกไม่เคยอยู่ในโดเมนเดิมอย่างที่สองทำให้ค่าผกผันไม่กำหนด มีรูพรุนที่ $(-1,0)$ และมีเส้นประแนวตั้งที่ $x=1$; รูพรุนไม่ใช่จุดตัดแกน
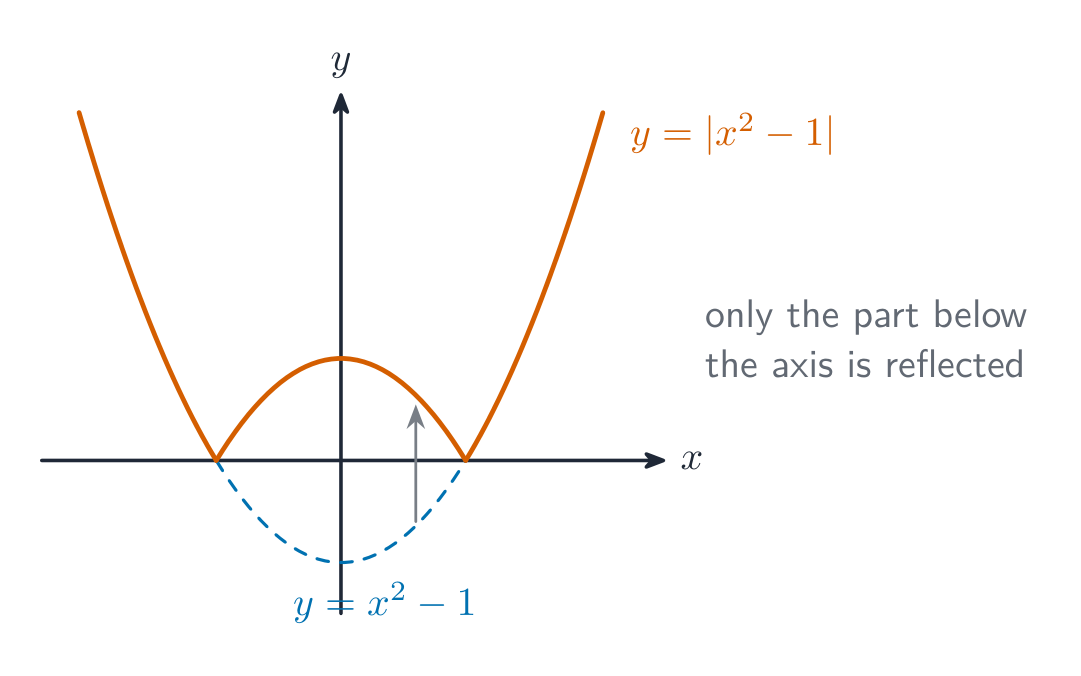
เปลี่ยนค่าเข้า หรือยกกำลังสองค่าออก
สำหรับ $f(|x|)$ เก็บครึ่งขวาเดิมและสะท้อนมันผ่านแกน $y$ ที่นี่ตัวส่วน $|x|+1$ ไม่เคยเป็นศูนย์; ช่วงค่าคือ $[-1,1)$, มีจุดตัดแกนที่ $x=\pm1$ และมีมุมคusp ที่ $(0,-1)$ มุมคusp แบบนี้เป็นไปไม่ได้โดยอัตโนมัติ: หากความชันด้านขวาของฟังก์ชันเดิมที่ศูนย์เป็นศูนย์ การเชื่อมต่ออาจราบรื่นได้ สำหรับ $y^2=f(x)$ เก็บเฉพาะค่าเข้าเดิมที่ $f(x)\ge0$, จากนั้นวาดทั้ง $y=\sqrt{f(x)}$ และ $y=-\sqrt{f(x)}$ ที่นี่ $x<-1$ หรือ $x\ge1$; กิ่งทั้งสองมาบรรจบกันที่ $(1,0)$, และไม่มีกราฟสำหรับ $-1<x<1$
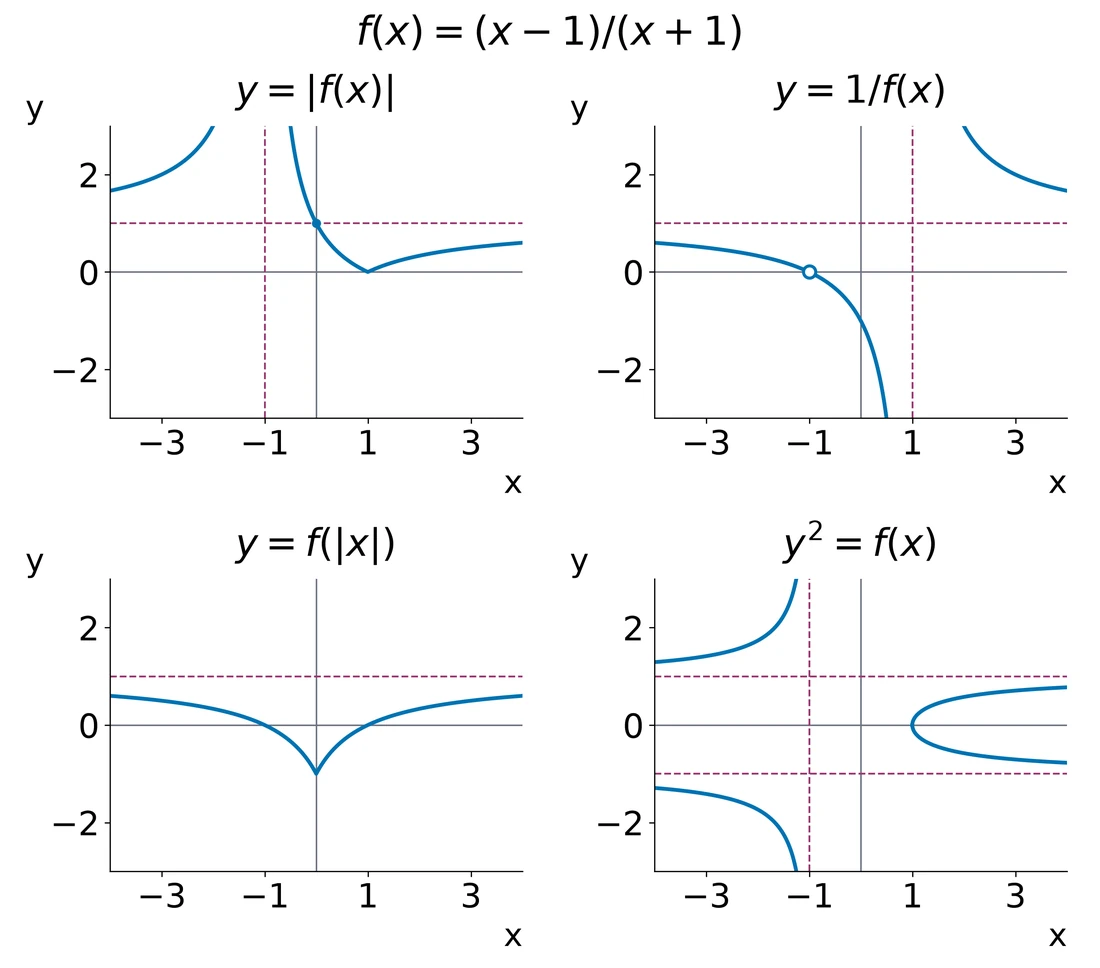
สำหรับการเชื่อมต่อที่ราบรื่นเพื่อเป็นการเปรียบเทียบ ให้ใช้ $h(x)=(x^2+4x+8)/(x+2)$ เนื่องจาก $h(0)=4$ และ $h'(0)=0$, การสะท้อนครึ่งขวาให้ความชันที่ตรงกัน 0 ทั้งสองด้าน: $h(|x|)$ ราบรื่นที่ $(0,4)$
แก้อสมการจากขอบเขตและกิ่ง
เพื่อแก้ $|(x-1)/(x+1)|<2$, หาที่ $f=2$ และ $f=-2$: อินพุตขอบเขตคือ $-3$ และ $-1/3$. รวมขั้ว $-1$ ในแผนภาพเครื่องหมายหรือสาขา ทดสอบช่วงที่แยกออกจากค่าเหล่านี้ คำตอบคือ $x<-3$ หรือ $x>-1/3$, โดยข้อยกเว้นปลายเปิด ห้ามคูณอสมการด้วย $x+1$ โดยไม่ตัดสินใจก่อนว่าเป็นบวกหรือลบ; การคูณด้วย $(x+1)^2$ ปลอดภัยก็ต่อเมื่อได้คัดกรอง $x=-1$ ออกแล้วเท่านั้น
ใช้สมมาตรในการแก้อสมการโมดูลัสของค่าเข้า
สำหรับ $f(|x|)<1/2$, ตั้ง $t=|x|\ge0$. แล้ว $(t-1)/(t+1)<1/2$ มีตัวส่วนเป็นบวกและให้ $t<3$ แปลงกลับไปที่ $-3<x<3$. ค่าศูนย์รวมอยู่ด้วย หากการคำนวณกำลังสองให้ค่าขอบเขตติดลบสำหรับ $t$, มันไม่สามารถเป็นค่าของ $|x|$; ตรวจสอบครึ่งเส้นที่ยอมรับได้ก่อนสะท้อนผลลัพธ์
สร้างสเก็ตช์จากหลักฐาน
บันทึกโดเมน จุดตัด แกน แอนาสิมโทต พิกัดจุดนิ่ง และพฤติกรรมทางด้านข้าง ใช้การคำนวณช่วงเพื่อยืนยันว่าช่องว่างแนวตั้งใดเป็นจริง; แอนาสิมโทตแนวนอนอาจไม่จำเป็นต้องเป็นค่าที่ตัดออกจากการแสดงออก สำหรับกราฟที่เกี่ยวข้อง ให้ระบุโดเมนใหม่ก่อนวาด สำหรับอสมการ ให้ทำเครื่องหมายขอบเขตและขั้วทั้งหมด ทดสอบแต่ละส่วน และรักษาเงื่อนไขปลายที่เป็นแบบเข้มหรือแบบรวมไว้
สำรวจ
ฟังก์ชันเศษส่วน
y = a/(x − b) + c
ฟังก์ชันเศษส่วนมี เส้นประ ที่กราฟเข้าใกล้แต่ไม่เคยสัมผัส
คำศัพท์
ฝึกฝน
| English | ไทย |
|---|---|
| oblique asymptote/əˈbliːk ˈæsɪmptəʊt/ | เส้นประเฉียง |
| method of differences/ˈmeθəd ɒv ˈdɪfrənsɪz/ | วิธีผลต่าง |
| convergent/kənˈvɜːdʒənt/ | ลู่เข้า |
| sum to infinity/sʌm tʊ ɪnˈfɪnɪti/ | ผลบวกอนันต์ |
| discriminant/dɪˈskrɪmɪnənt/ | ดิคริมิแนนต์ |
| turning points/ˈtɜːnɪŋ pɔɪnts/ | จุดกลับตัว |
| partial fractions/ˈpɑːʃl ˈfrækʃnz/ | เศษส่วนย่อย |
1.3
ผลรวมของอนุกรม
หลักสูตร
| ผู้เข้าสอบควรสามารถ: | หมายเหตุและตัวอย่าง |
|---|---|
| • ใช้ผลลัพธ์มาตรฐานสำหรับ $\sum r$, $\sum r^2$, $\sum r^3$ เพื่อหาผลรวมที่เกี่ยวข้อง | |
| • ใช้ วิธีผลต่าง เพื่อหาผลรวมของอนุกรมจำกัด | การใช้ เศษส่วนย่อย เพื่อแสดงพจน์ทั่วไปในรูปแบบที่เหมาะสมอาจจำเป็น. |
| • ชี้ชัดว่าเมื่อใดอนุกรมหนึ่งจะเป็น ลู่เข้า โดยพิจารณาผลบวก $n$ พจน์โดยตรง และหาค่า ผลบวกอนันต์ ในกรณีดังกล่าว |
แหล่งที่มา: หลักสูตร Cambridge International
นับปริมาณงานโดยไม่บวกทุกขั้นตอน
อัลกอริทึมดำเนินการ $r^2$ ครั้งในขั้นตอน $r$ เพื่อประมาณปริมาณงานรวมหลังจากหลายพันขั้นตอน เราต้องการนิพจน์เดียวสำหรับผลรวมทั้งหมด ผลรวม สามารถใช้สูตรมาตรฐานหรือตัดพจน์ที่เลื่อนตำแหน่งได้ ผลรวมอนันต์ต้องมีการตรวจสอบแยกต่างหาก: สูตรจำกัดเพียงอย่างเดียวไม่พิสูจน์ความลู่เข้า
ผลบวกมาตรฐานและขอบเขตของมัน
สำหรับจำนวนเต็มบวก $n$ ผลลัพธ์มาตรฐานคือ:
$$\sum_{r=1}^n r=\frac{n(n+1)}2,\qquad
\sum_{r=1}^n r^2=\frac{n(n+1)(2n+1)}6,$$
$$\sum_{r=1}^n r^3=\left(\frac{n(n+1)}2\right)^2.$$
ขีดจำกัดมีความสำคัญ: $\sum_{r=1}^n1=n$ แต่ $\sum_{r=0}^n1=n+1$ ตรวจสอบจำนวนพจน์ก่อนใช้สูตร สมการกำลังสามใช้จำนวนเต็มต่อเนื่องตั้งแต่ 1; ไม่เป็นจริงสำหรับรายการตัวเลขตามใจ
ขยายก่อน แล้วรวมแต่ละส่วน
สำหรับ $\sum_{r=1}^n(2r+1)(r+2)$ ขยายเป็น $2r^2+5r+2$ ผลลัพธ์คือ $2\sum r^2+5\sum r+2n$ แทนค่าผลลัพธ์มาตรฐานแล้วทำให้อยู่ในรูปอย่างง่าย:
$$\sum_{r=1}^n(2r+1)(r+2)=\frac{n(4n^2+21n+29)}6.$$
ที่ $n=2$, พจน์ดั้งเดิมคือ $3\times3$ และ $5\times4$, รวมกันได้ 29. สูตรยังให้ค่า $2(16+42+29)/6=29$. การตรวจสอบด้วยค่า $n$ เล็กช่วยตรวจจับค่าคงที่ที่หายไปหรือข้อผิดพลาดของดัชนี
เปลี่ยนดัชนีเริ่มต้นหรือสิ้นสุด
ถ้า $F(m)=\sum_{r=1}^m u_r$ แล้ว $\sum_{r=p}^q u_r=F(q)-F(p-1)$ พจน์สุดท้ายที่ถูกตัดออกคือ $p-1$ ไม่ใช่ $p$ สำหรับ $\sum_{r=0}^n(r+1)^2$ แทนค่า $k=r+1$ ขอบเขตใหม่คือ $1$ และ $n+1$ ดังนั้นผลรวมคือ $(n+1)(n+2)(2n+3)/6$ เปลี่ยนทั้งขีดจำกัดและนิพจน์
วิธีผลต่าง
เขียนพจน์ในรูป $F(r)-F(r+1)$ จากนั้นแสดงพจน์แรกๆ และพจน์สุดท้าย พจน์ตรงกลางจะ ** telescoping (หักล้างกัน)** เหลือไว้เพียงค่าขอบเขต $F(1)-F(n+1)$ การเลื่อนกว้างกว่าทำให้เหลือพจน์ขอบเขตมากขึ้น สำหรับ $F(r)-F(r+2)$ พจน์เริ่มต้นสองพจน์และพจน์สิ้นสุดสองพจน์จะคงอยู่:
$$\sum_{r=1}^n(F(r)-F(r+2))=F(1)+F(2)-F(n+1)-F(n+2).$$
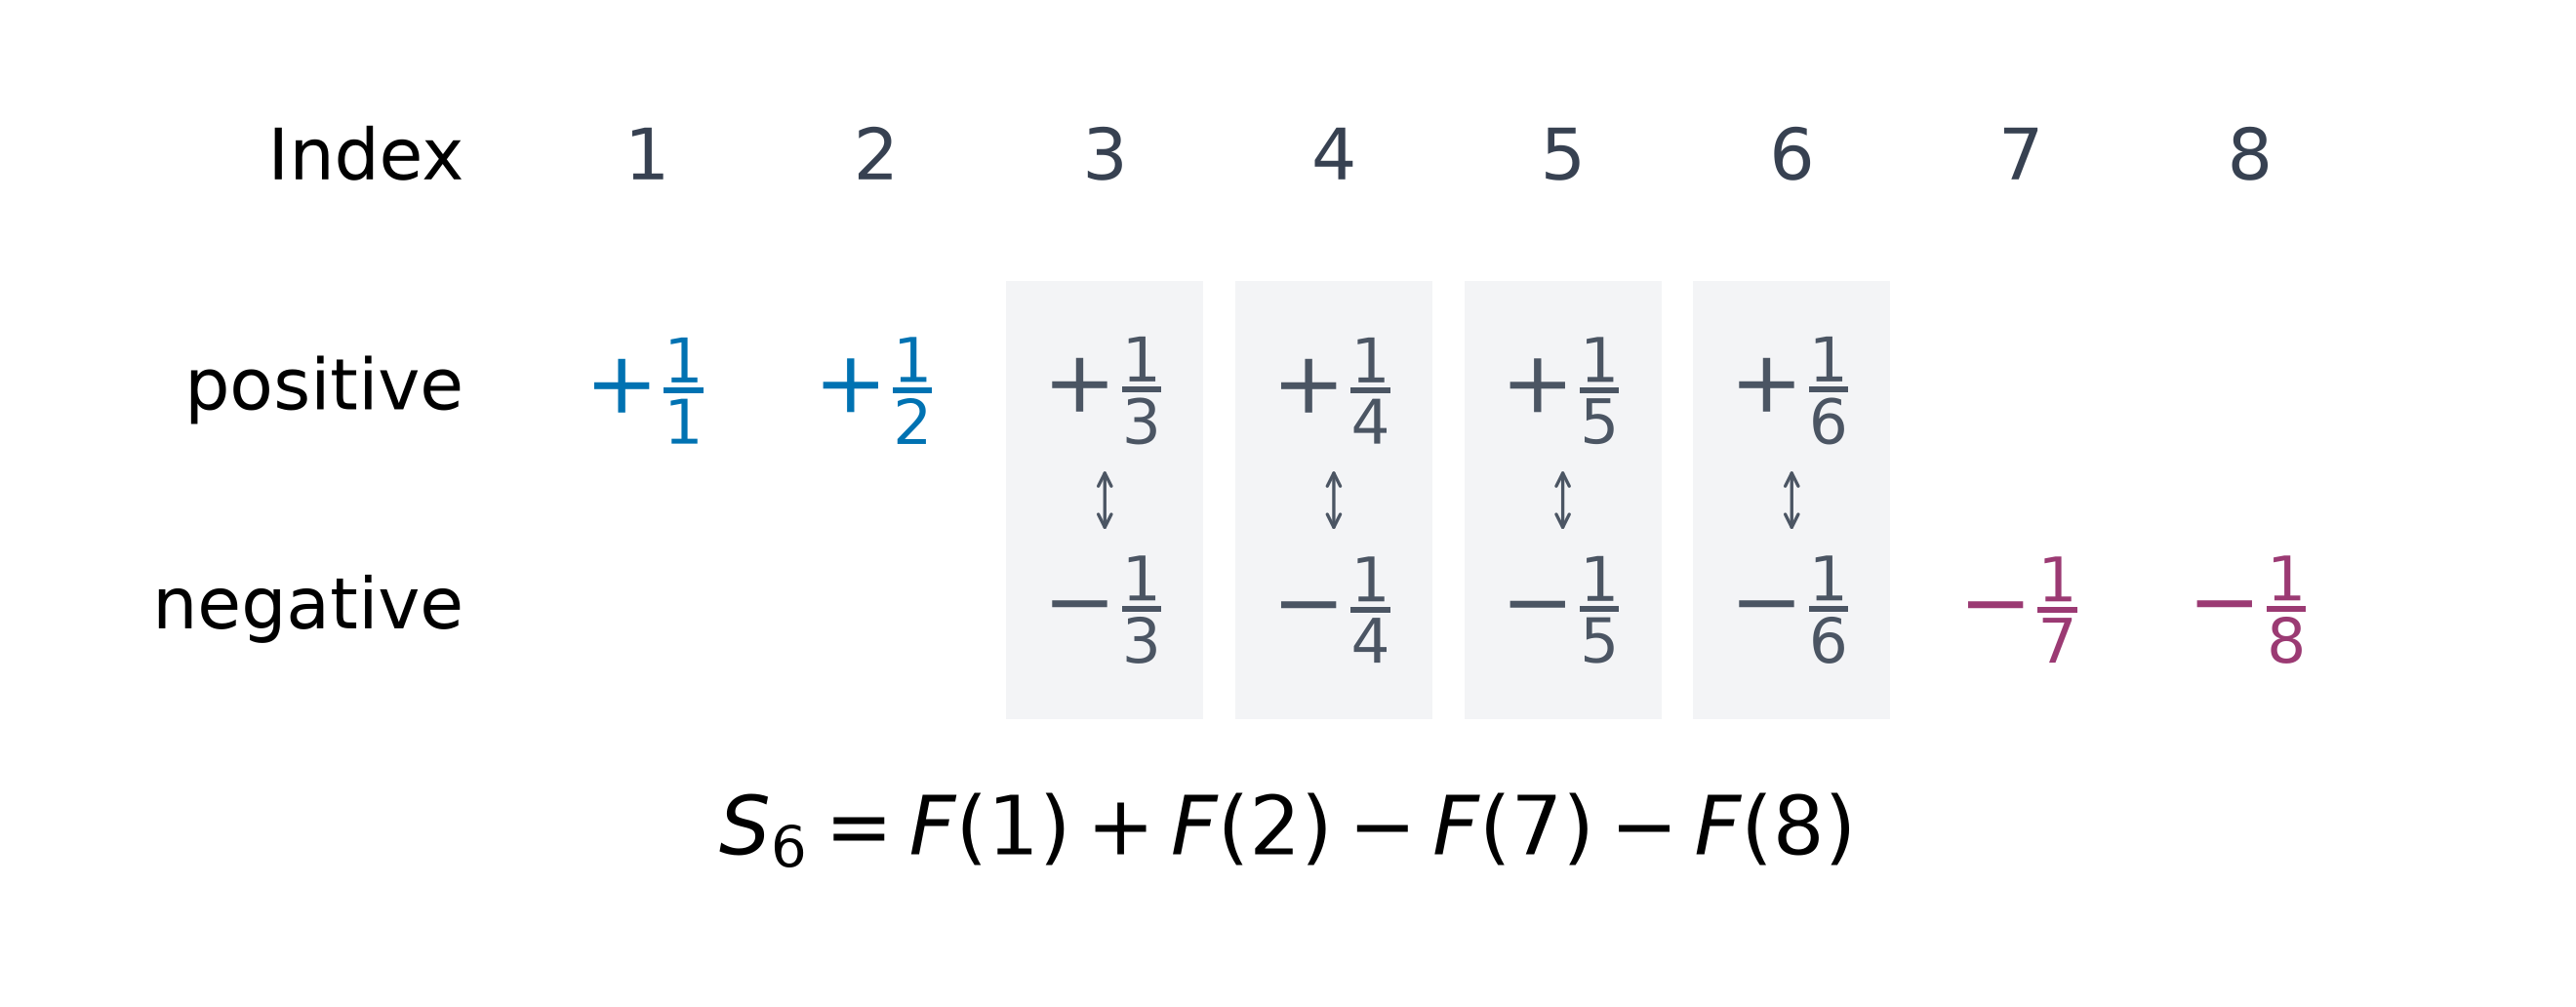
การแยกเศษส่วนย่อยทำให้เห็นการหักล้าง
สำหรับ $1/[r(r+2)]$ แก้ $1=A(r+2)+Br$ ได้: $A=1/2,B=-1/2$ ดังนั้นแต่ละพจน์คือ $\tfrac12(1/r-1/(r+2))$ ใช้การตัดทอนแบบสองขั้นตอน โดยคงตัวประกอบไว้:
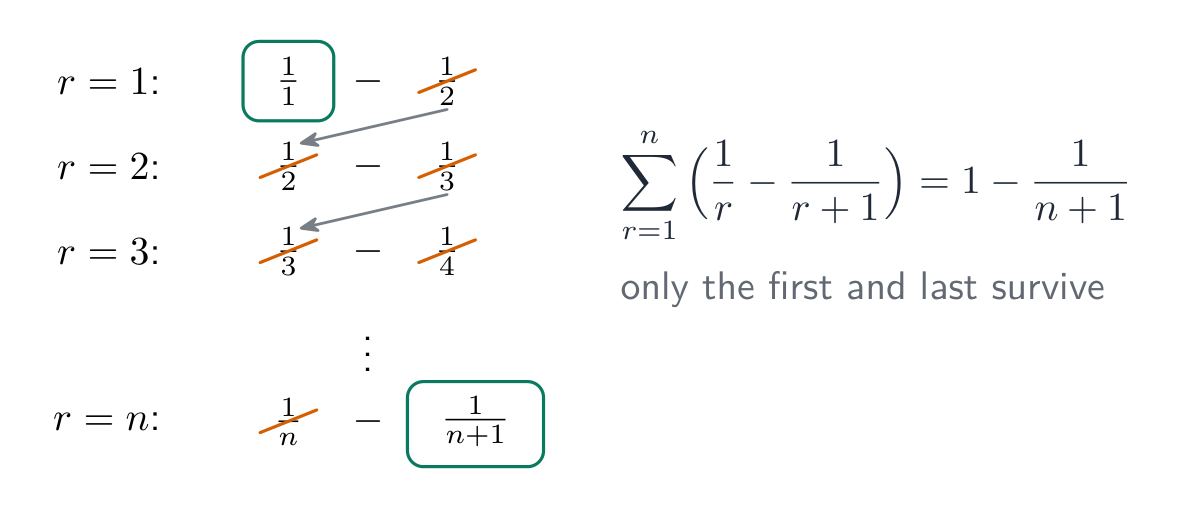
$$S_n=\frac34-\frac1{2(n+1)}-\frac1{2(n+2)}.$$
การแยกเศษส่วนยังไม่ถือเป็นผลบวก แสดงพจน์แรกและพจน์สุดท้ายให้เพียงพอเพื่อยืนยันการหักล้าง โดยเฉพาะเมื่อมีการแยกเศษส่วนย่อยสามพจน์หรือมีการเลื่อนดัชนี ตรวจสอบสูตรที่ $n=1$: จะได้ $1/3$, ซึ่งเป็นพจน์ต้นฉบับแรก
หาค่าลิมิตของผลบวกจำกัด
อนุกรมหนึ่งจะ ลู่เข้า เมื่อผลบวกย่อยมีค่าลิมิตเป็นจำนวนจริงที่จำกัด ในตัวอย่างสุดท้าย ทศนิยมสองตัวสุดท้ายมีแนวโน้มเข้าใกล้ศูนย์ ดังนั้น ผลบวกถึงอนันต์ ของมันคือ $3/4$. ส่วนหางที่เหลือหลังจาก $n$ พจน์คือ $S_\infty-S_n$ ที่นี่คือ $\dfrac1{2(n+1)}+\dfrac1{2(n+2)}$ ซึ่งสามารถใช้เลือกจำนวนพจน์เพื่อให้ได้ความแม่นยำที่ต้องการ
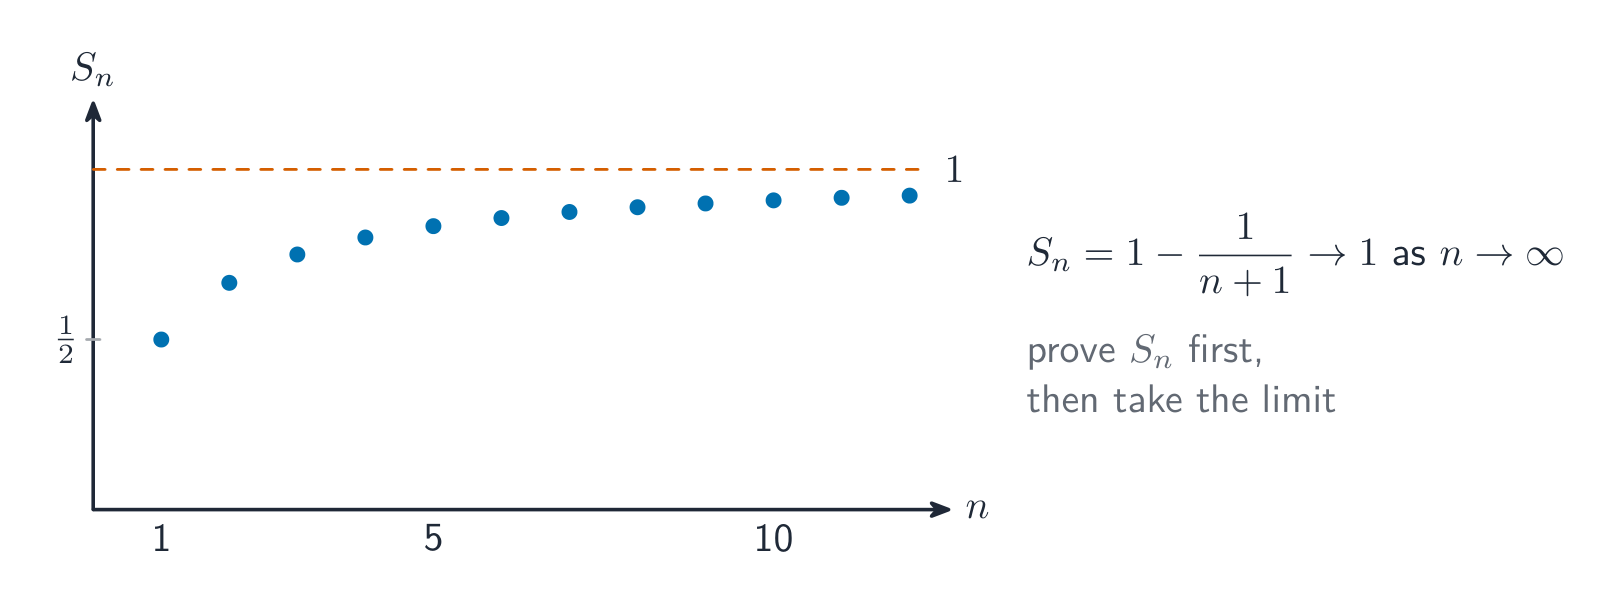
พจน์ที่มีแนวโน้มเป็นศูนย์ไม่เพียงพอ สำหรับ $u_r=\sqrt{r+1}-\sqrt r$, พจน์มีแนวโน้มเป็นศูนย์ แต่ $S_n=\sqrt{n+1}-1$ เติบโตโดยไม่จำกัด ลิมิตของผลบวกย่อยที่มีค่าจำกัดคือหลักฐานสำคัญ
ผลต่างไม่จำเป็นต้องอยู่ในรูปเศษส่วนย่อย
ให้ $P_r=r(r+1)(r+2)$. แยกตัวร่วมเพื่อหา $P_{r+1}-P_r=3(r+1)(r+2)$. ดังนั้นผลบวกของ $(r+1)(r+2)$ จึงเป็น $(P_{n+1}-P_1)/3$. อีกวิธีหนึ่งคือการรวมเศษส่วนสองตัวให้อยู่ในตัวส่วนเดียวกัน ตัวอย่างเช่น $1/r^2-1/(r+1)^2=(2r+1)/[r^2(r+1)^2]$. การระบุลักษณะของผลต่างช่วยหลีกเลี่ยงการใช้สูตรสำหรับ $\sum1/r^2$.
ตรวจสอบจุดปลายพารามิเตอร์แยกต่างหาก
ให้ $u_r=t^{r(r+1)}-t^{(r+1)(r+2)}$. ผลบวกจำกัดคือ $S_n=t^2-t^{(n+1)(n+2)}$. สำหรับ $|t|<1$, ค่าลิมิตของมันคือ $t^2$. ที่ $t=1$ หรือ $t=-1$, เลขชี้กำลังทุกตัวเป็นเลขคู่และแต่ละพจน์เป็นศูนย์: ผลบวกอนันต์คือ 0, ไม่ใช่ 1. สำหรับ $|t|>1$, กำลังสุดท้ายจะเพิ่มขึ้นโดยไม่จำกัด เซตของการลู่เข้าคือ $[-1,1]$, แต่ผลบวกต้องการค่าจุดปลายแยกต่างหาก
พิสูจน์ผลรวมก่อนนำอนันต์มาพิจารณา
เลือกผลบวกมาตรฐานหลังการกระจายหรือผลต่างหลังการจัดเรียงพจน์ใหม่ ระบุขอบเขตของดัชนี แสดงขอบเขตที่เหลืออยู่และตรวจสอบค่าเล็กน้อยของ $n$. สำหรับอนุกรมอนันต์ ให้ตรวจสอบค่าลิมิตของผลบวกย่อยที่แน่นอน ตรวจสอบค่าพารามิเตอร์พิเศษในพจน์ต้นฉบับ ใช้ส่วนหางที่เหลือ ไม่ใช่เพียงพจน์ถัดไป เพื่อขอบเขตความคลาดเคลื่อน
สำรวจ
ลำดับเลขและผลรวมของลำดับ
เดินผ่านพจน์และผลรวมสะสม — แนวคิดเรื่อง อนุกรม และผลรวมถึง n พจน์
1.4
เมทริกซ์
หลักสูตร
| ผู้เข้าสอบควรสามารถ: | หมายเหตุและตัวอย่าง |
|---|---|
| ทำการดำเนินการของ การบวกเมทริกซ์, การลบ และการคูณเมทริกซ์ และระบุคำศัพท์ เมทริกซ์ศูนย์ และ เมทริกซ์เอกลักษณ์ (หรือเมทริกซ์หน่วย) | รวมถึงเมทริกซ์ที่ไม่เป็นสี่เหลี่ยม จตุรัส เมทริกซ์จะมีจำนวนแถวและหลักไม่เกิน 3 |
| ทบทวนความหมายของคำว่า เอกฐาน และ ไม่เอกฐาน ที่ใช้กับเมทริกซ์สี่เหลี่ยมจตุรัส และสำหรับเมทริกซ์ขนาด $2 \times 2$ และ $3 \times 3$ ให้คำนวณ ดีเทอร์มิแนนต์ และหา อินเวอร์ส ของเมทริกซ์ที่ไม่เอกฐาน | จะใช้สัญลักษณ์ $\det \mathbf{M}$ สำหรับดีเทอร์มิแนนต์ของเมทริกซ์ $\mathbf{M}$ และ $\mathbf{I}$ สำหรับเมทริกซ์เอกลักษณ์ |
| เข้าใจและใช้ผลลัพธ์สำหรับเมทริกซ์ที่ไม่เอกฐาน: $(\mathbf{AB})^{-1} = \mathbf{B}^{-1}\mathbf{A}^{-1}$ | อาจต้องการขยายไปยังผลคูณของเมทริกซ์มากกว่าสองเมทริกซ์ |
| เข้าใจการใช้เมทริกซ์ $2 \times 2$ เพื่อแสดงการเปลี่ยนแปลงทางเรขาคณิตบางประเภทในระนาบ $x$-$y$ โดยเฉพาะ: – เข้าใจความสัมพันธ์ระหว่างการเปลี่ยนแปลงที่แทนด้วย $\mathbf{A}$ และ $\mathbf{A}^{-1}$ – ชี้ชัดว่าผลคูณเมทริกซ์ $\mathbf{AB}$ แสดงถึงการเปลี่ยนแปลงที่เกิดจากการเปลี่ยนแปลงที่แทนด้วย $\mathbf{B}$ ตามด้วยการเปลี่ยนแปลงที่แทนด้วย $\mathbf{A}$ – ทบทวนวิธีที่ ตัวคูณพื้นที่ ของการเปลี่ยนแปลงมีความสัมพันธ์กับดีเทอร์มิแนนต์ของเมทริกซ์ที่เกี่ยวข้อง – หาเมทริกซ์ที่แสดงการเปลี่ยนแปลงที่กำหนดให้หรือลำดับของการเปลี่ยนแปลง | ต้องเข้าใจคำศัพท์ การหมุน, การสะท้อน, การขยาย, การยืด และ การคดเคี้ยว สำหรับการเปลี่ยนแปลง 2 มิติ อาจมีการเปลี่ยนแปลง 2 มิติอื่นๆ แต่ไม่จำเป็นต้องมีความรู้เฉพาะเจาะจงเกี่ยวกับพวกมัน |
| เข้าใจความหมายของ ค่าคงที่ ที่ใช้กับจุดและเส้นตรงในบริบทของการเปลี่ยนแปลงที่แทนด้วยเมทริกซ์ และแก้โจทย์ปัญหาพื้นฐานเกี่ยวกับ จุดคงที่ และ เส้นคงที่ | เช่น: เพื่อหาจุดคงที่ของการเปลี่ยนแปลงที่แทนด้วย $\begin{pmatrix} 6 & 5 \\ 2 & 3 \end{pmatrix}$, หรือหาเส้นคงที่ผ่านจุดกำเนิดสำหรับ $\begin{pmatrix} 4 & -1 \\ 2 & 1 \end{pmatrix}$, หรือพิสูจน์ว่าเส้นตรงทุกเส้นที่มีความชัน 1 เป็นค่าคงที่สำหรับ $\begin{pmatrix} 2 & 0 \\ 1 & 1 \end{pmatrix}$ |
แหล่งที่มา: หลักสูตร Cambridge International
ยกเลิกการแก้ไขภาพ
โปรแกรมกราฟิกสามารถจัดเก็บการหมุนหรือการยืดเป็น เมทริกซ์ คอลัมน์ของมันแสดงทิศทางหน่วยทั้งสองเคลื่อนที่ไปที่ใด การคูณจะแปลงทุกจุดในภาพ เพื่อยกเลิกการแก้ไข ต้องมี อินเวอร์ส อยู่ การรวมการแก้ไขต้องคำนึงถึงลำดับ คำตอบที่ถูกต้องควรอธิบายทั้งการคำนวณและสิ่งที่เกิดขึ้นกับรูปร่าง
ตรวจสอบขนาดก่อนคำนวณ
เมทริกซ์ที่มี $m$ บรรทัดและ $n$ คอลัมน์ มีขนาด $m\times n$. บวกหรือลบเฉพาะเมทริกซ์ที่มีขนาดเท่ากัน เข้าทีละช่อง; เมทริกซ์ศูนย์ มีทุกช่องเป็นศูนย์ ถ้า $A$ เป็น $m\times n$ และ $B$ เป็น $n\times p$, แล้ว $AB$ คือ $m\times p$. จับคู่ขนาดด้านใน แล้วคูณแต่ละบรรทัดด้วยแต่ละคอลัมน์ ผลคูณในลำดับย้อนกลับอาจมีขนาดต่างกันหรือไม่มีอยู่เลย
สำหรับเมทริกซ์ที่ไม่ใช่ตารางสี่เหลี่ยม
$$A=\begin{pmatrix}1&2&-1\\0&3&2\end{pmatrix},\qquad
B=\begin{pmatrix}2&0\\1&-1\\3&2\end{pmatrix},$$
$$AB=\begin{pmatrix}1&-4\\9&1\end{pmatrix}.$$
ตัวอย่างเช่น ตำแหน่ง $(1,2)$ คือ $1(0)+2(-1)+(-1)(2)=-4$ ผลคูณ $BA$ เกิดขึ้นได้แต่มีขนาด $3\times3$ ดังนั้นจึงไม่สามารถเท่ากับ $AB$ ได้
เมทริกซ์เอกลักษณ์ ลำดับ และเมทริกซ์เอกฐาน
เมทริกซ์เอกลักษณ์ $I_n$ คือ $n\times n$ โดยมีเลขหนึ่งบนเส้นทแยงมุมหลักและเลขศูนย์ที่ตำแหน่งอื่น สำหรับ $A$ ขนาด $m\times n$, $I_mA=A=AI_n$. โดยทั่วไป $AB\ne BA$; การคูณเมทริกซ์ไม่มีการสลับที่ เมทริกซ์กำลังสองเป็น เมทริกซ์เอกฐาน เมื่อ ดีเทอร์มิแนนต์ ของมันเท่ากับศูนย์; มันไม่มีอินเวอร์ส เมทริกซ์กำลังสองที่ไม่ใช่เอกฐานจะมีอินเวอร์สที่เป็นเอกลักษณ์พร้อมกับ $AA^{-1}=A^{-1}A=I$. การแปลงระนาบแบบเอกอาจทำให้ระนาบยุบลงเป็นเส้นตรงหรือจุดเดียว
สำหรับ $A=\begin{pmatrix}3&1\\2&4\end{pmatrix}$,
$$\det A=3(4)-1(2)=10,\qquad
A^{-1}=\frac1{10}\begin{pmatrix}4&-1\\-2&3\end{pmatrix}.$$
For any $2\times2$ matrix, swap the two diagonal entries, negate the other two entries, then divide by $ad-bc$, provided this determinant is non-zero.
ขยายดีเทอร์มิแนนต์สามโดยสาม
เพื่อหาดีเทอร์มิแนนต์ $3\times3$, เลือกแถวและลบแถวและคอลัมน์ของแต่ละจุดที่เลือก Each remaining $2\times2$ determinant is a minor. Across the first row the signs are $+,-,+$. สำหรับพารามิเตอร์ ให้แยกตัวประกอบดีเทอร์มิแนนต์และระบุค่าทุกค่าที่ทำให้เป็นศูนย์ อย่าหารด้วยนิพจน์พารามิเตอร์ก่อนตรวจสอบว่ามันเป็นศูนย์ได้หรือไม่
$$M=\begin{pmatrix}1&2&0\\0&1&1\\2&0&1\end{pmatrix}.$$
การขยายตามแนวแถวแรก,
$$\det M=1\begin{vmatrix}1&1\\0&1\end{vmatrix}
-2\begin{vmatrix}0&1\\2&1\end{vmatrix}
+0=1-2(-2)=5.$$
เครื่องหมายลบตรงกลางเป็นของตำแหน่ง แม้ค่า minor เองจะเป็นลบก็ตาม
หาและตรวจสอบอินเวอร์สสามโดยสาม
โคแฟกเตอร์ คือ มินอร์คูณด้วยเครื่องหมายตำแหน่ง ใช้รูปแบบเครื่องหมาย $\begin{pmatrix}+&-&+\\-&+&-\\+&-&+\end{pmatrix}$, จากนั้นทรานสโพสเมทริกซ์โคแฟกเตอร์: แถวเปลี่ยนเป็นคอลัมน์ หารทรานสโพสนี้ด้วยดีเทอร์มิแนนต์ที่ไม่เป็นศูนย์ Check the result by multiplication. Computing one cofactor incorrectly or forgetting the transpose can give a plausible-looking matrix that is not an inverse.
สำหรับเมทริกซ์ $M$ ด้านบน เมทริกซ์ cofactor และค่าอินเวอร์สคือ
$$C=\begin{pmatrix}1&2&-2\\-2&1&4\\2&-1&1\end{pmatrix},$$
$$M^{-1}=\frac15 C^{\mathsf T}
=\frac15\begin{pmatrix}1&-2&2\\2&1&-1\\-2&4&1\end{pmatrix}.$$
เช่นRowsที่สองของ $M$ คูณกับคอลัมน์แรกของ $M^{-1}$ จะได้ $(0+2-2)/5=0$ ตามที่ต้องการสำหรับตำแหน่ง $(2,1)$ ของ $I_3$ ตรวจสอบทั้งเก้าตำแหน่ง
กลับขั้นตอนหลายขั้นตอนตามลำดับย้อนกลับ
สำหรับเมทริกซ์กำลังสองที่ไม่ใช่เอกฐานที่มีขนาดเท่ากัน, $(AB)^{-1}=B^{-1}A^{-1}$. การคูณมีสมบัติการรวมกลุ่ม ดังนั้น $ABB^{-1}A^{-1}=I$. ลำดับย้อนกลับจะลบขั้นตอนสุดท้ายออกก่อน ขยายไปยังตัวคูณสามตัว: $(ABC)^{-1}=C^{-1}B^{-1}A^{-1}$. ในสมการเมทริกส์ ให้คูณจากด้านที่ถูกต้อง: จาก $AXB=C$, จะได้ $X=A^{-1}CB^{-1}$ เมื่ออินเวอร์สทั้งสองมีอยู่จริง
ไม่มีกฎตัดตัวทั่วไปที่จะย้ายเมทริกส์ผ่านเมทริกซ์อื่นได้ นอกจากนี้ $AB$ อาจเป็นสี่เหลี่ยมและไม่เอกฐานได้แม้ว่า $A$ และ $B$ จะเป็นสี่เหลี่ยมไม่เท่ากัน: คำนวณผลคูณก่อนลองหาค่าดีเทอร์มิแนนต์
สร้างการแปลงระนาบจากคอลัมน์
สำหรับพิกัดคอลัมน์, $\binom XY=T\binom xy$. คอลัมน์แรกคือภาพของ $(1,0)$ และคอลัมน์ที่สองคือภาพของ $(0,1)$. สิ่งเหล่านี้กำหนด การแปลงเชิงเส้น; จุดกำเนิดจะคงที่ ระบุการหมุน การสะท้อน การขยายขนาด การยืด และการบิดเบือน ระบุจุดศูนย์กลาง แกน ทิศทาง และตัวคูณตามความเหมาะสม การเลื่อนตำแหน่งที่มีค่าการเคลื่อนที่ไม่เท่ากับศูนย์ไม่สามารถแสดงได้ด้วยเมทริกซ์ $2\times2$ ที่กระทำต่อพิกัดคอลัมน์เหล่านี้
| การแปลง | เมทริกซ์ |
|---|---|
| หมุนทวนเข็มนาฬิกา $\theta$ รอบจุดกำเนิด | $\begin{pmatrix}\cos\theta&-\sin\theta\\\sin\theta&\cos\theta\end{pmatrix}$ |
| สะท้อนในแกน $x$ | $\begin{pmatrix}1&0\\0&-1\end{pmatrix}$ |
| การสะท้อนใน $y=x$ | $\begin{pmatrix}0&1\\1&0\end{pmatrix}$ |
| การขยายจุด จุดศูนย์กลางที่จุดกำเนิด, อัตราส่วนการขยาย $k$ | $\begin{pmatrix}k&0\\0&k\end{pmatrix}$ |
| การยืดขนานกับแกน $x$, อัตราส่วน $k$ | $\begin{pmatrix}k&0\\0&1\end{pmatrix}$ |
| การบิดคงที่แกน $x$, $(0,1)\mapsto(h,1)$ | $\begin{pmatrix}1&h\\0&1\end{pmatrix}$ |
รวมการแก้ไขและตีความพื้นที่
ผลคูณ $AB$ จะใช้ $B$ ก่อน แล้วจึงใช้ $A$. การยืด $S=\begin{pmatrix}2&0\\0&1\end{pmatrix}$ ตามด้วยการหมุนทวนเข็มนาฬิกา $90^\circ$ $R$ จะได้ $RS=\begin{pmatrix}0&-1\\2&0\end{pmatrix}$. การกลับลำดับจะได้ $SR=\begin{pmatrix}0&-2\\1&0\end{pmatrix}$. ตัวคูณมาตราส่วนพื้นที่คือ $|\det T|$. สัญญาณของ $\det T$ บอกว่าทิศทางถูกกลับหรือไม่ ไม่ใช่บอกว่าพื้นที่เป็นลบ การขยายใหญ่ที่มีตัวคูณติดลบจะกลับทิศทางพิกัดทั้งสอง ดังนั้นดีเทอร์มิแนนต์ $k^2$ ของมันจึงเป็นบวก
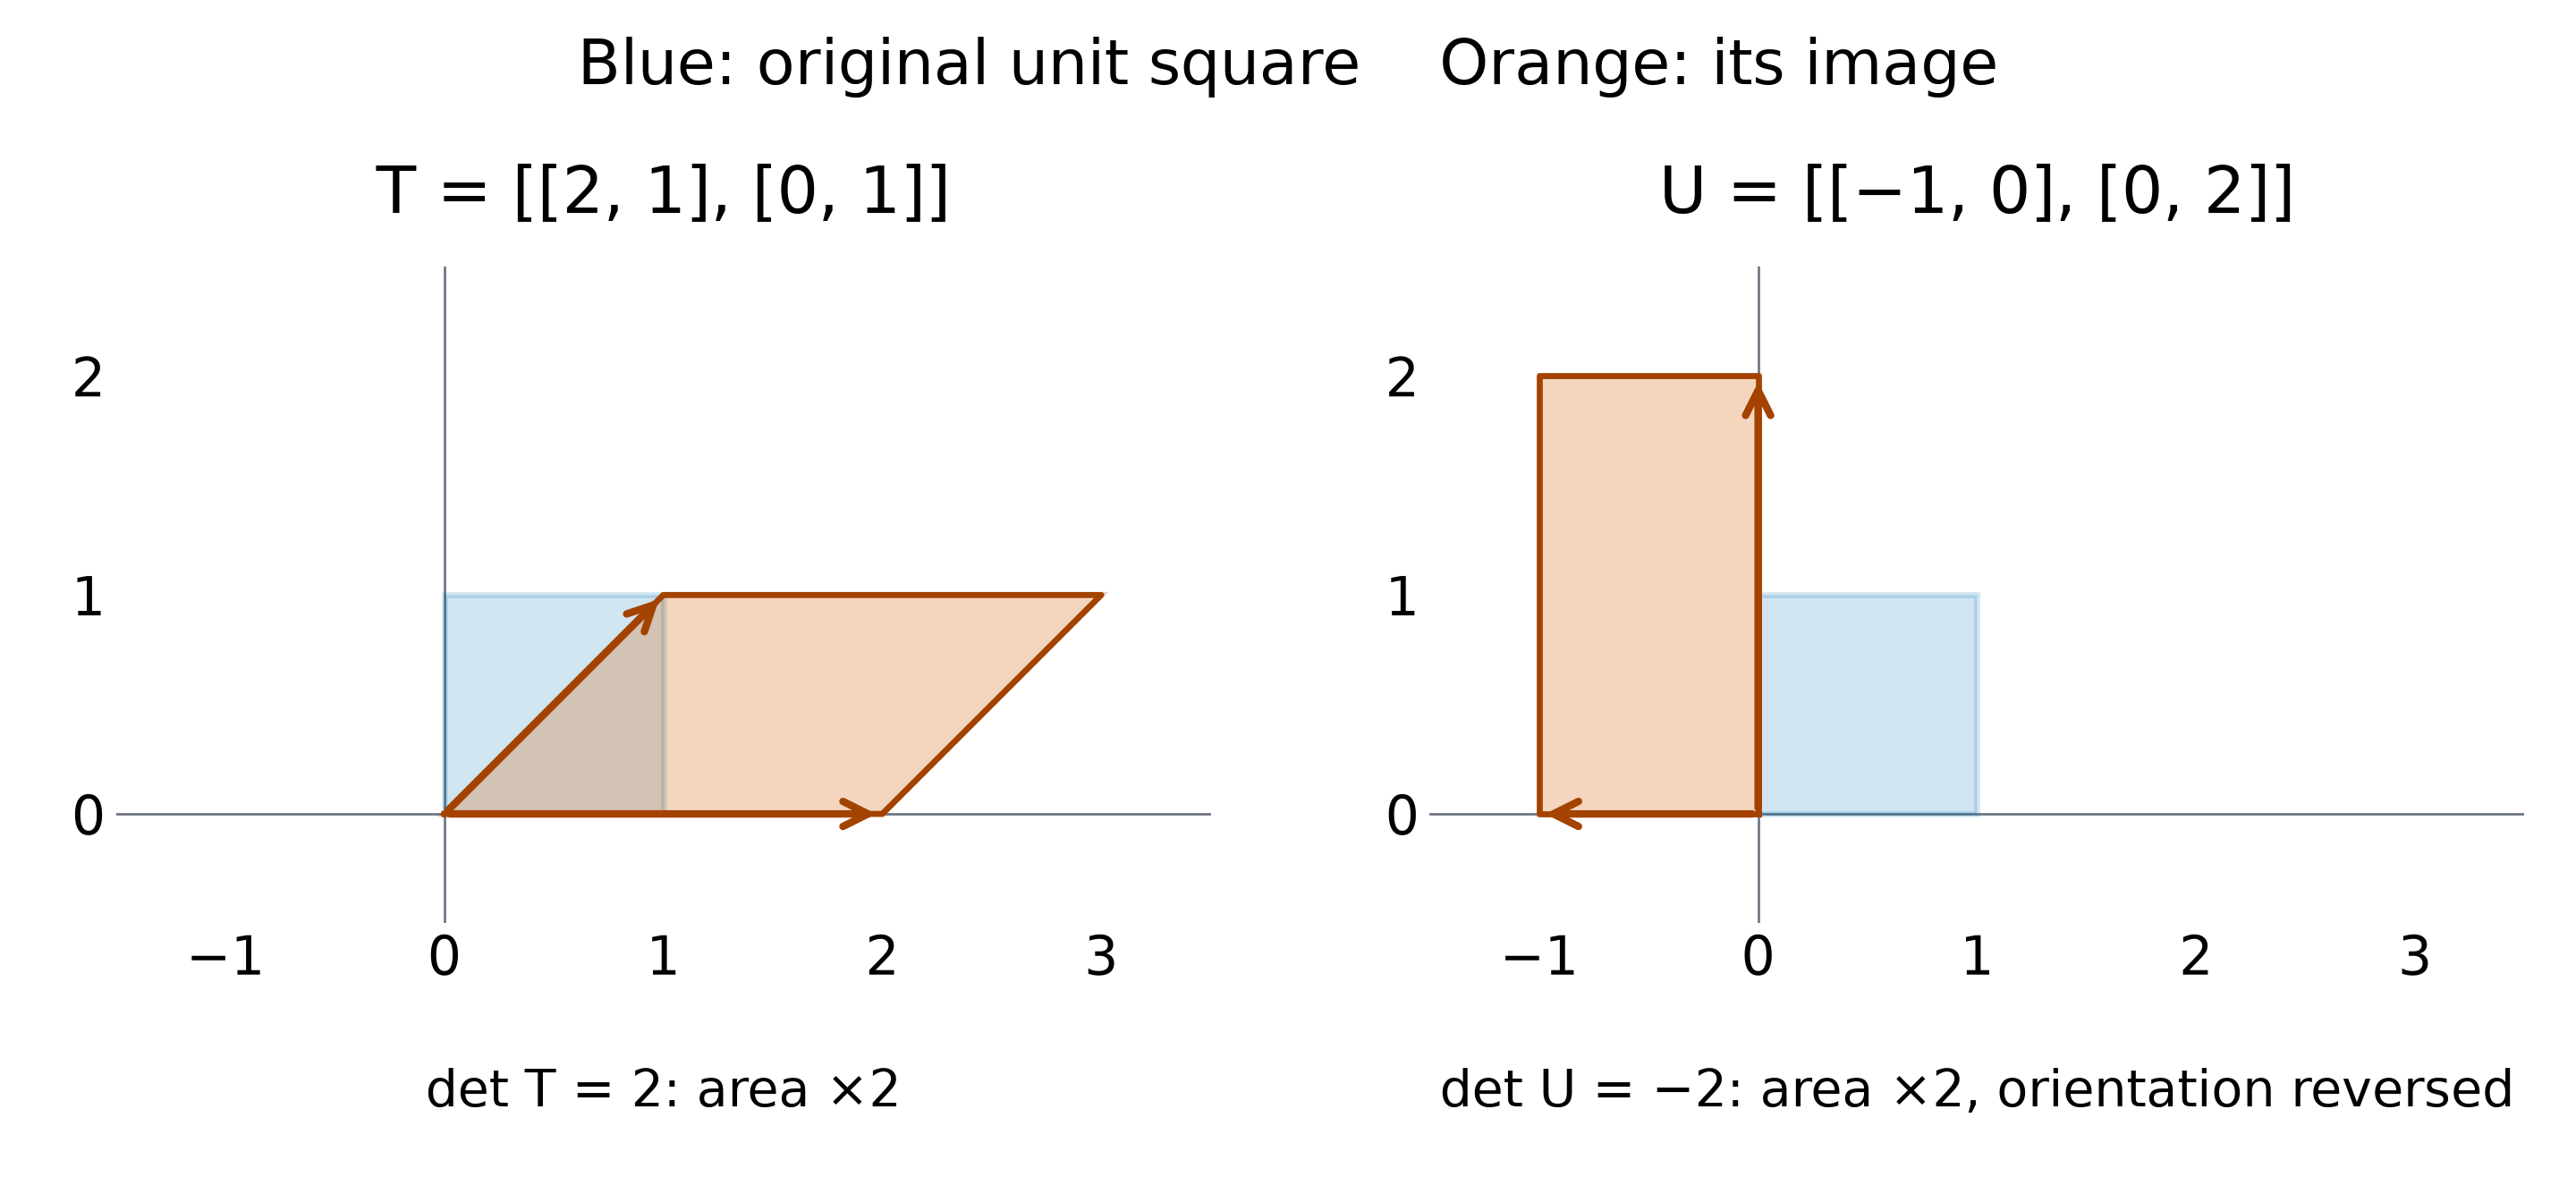
ทั้งสองภาพมีพื้นที่ 2 ดีเทอร์มิแนนต์ของทั้งสองมีสัญญาณตรงข้าม: ขนาดพื้นที่และทิศทางเป็นคุณสมบัติที่แตกต่างกัน
หาจุดที่คงที่
จุดคงที่ รักษาค่าพิกัดของตัวเอง: $T\binom xy=\binom xy$. แก้ $(T-I)\binom xy=\binom00$. จุดกำเนิดเป็นคำตอบเสมอ; เส้นของจุดคงที่ต้องมีคำตอบมากกว่าแค่จุดกำเนิด สำหรับ $T=\begin{pmatrix}2&1\\0&1\end{pmatrix}$, สมการลดรูปเป็น $x+y=0$. ทุกจุดบน $y=-x$ ยังคงที่เดิม. ถ้า $\det(T-I)\ne0$, จุดกำเนิดเป็นจุด invariant เพียงแห่งเดียว; ถ้าเป็นศูนย์, แก้สมการเพื่อหาเซตจริง
สำหรับ $T_\theta=\begin{pmatrix}1&1\\0&1\end{pmatrix}R_\theta$ จุดคงที่ไม่ใช่ศูนย์ต้องการ
$$\det(T_\theta-I)=2-2\cos\theta-\sin\theta=0.$$
บน $0<\theta<2\pi$ ให้แทน $t=\tan(\theta/2)$ โดยตรวจสอบ $\theta=\pi$ แยกต่างหาก จากนั้น $4t^2-2t=0$ จะได้ $\theta=2\arctan(1/2)$ การแทนค่าจะได้ $T_\theta-I=\frac15\begin{pmatrix}2&-1\\4&-2\end{pmatrix}$ ดังนั้นเส้นคงที่คือ $y=2x$ เงื่อนไขดีเทอร์มิแนนต์เพียงอย่างเดียวไม่สามารถให้สมการได้
เส้นตรงสามารถคงสภาพไว้ได้ในขณะที่จุดบนเส้นนั้นเคลื่อนที่
An invariant line maps onto itself as a set. Its individual points may move along it. For the non-singular map $\binom XY=\begin{pmatrix}a&b\\c&d\end{pmatrix}\binom xy$, put $y=mx$ and require $Y=mX$ for every point on that line. สิ่งนี้ให้ $bm^2+(a-d)m-c=0$ ระบุสมการเส้นตรง ไม่ใช่แค่ความชัน และทดสอบเส้นตั้ง $x=0$ แยกต่างหาก: การสันนิษฐานว่ามีความชันจำกัดอาจทำให้พลาดมัน
สำหรับ $T=\begin{pmatrix}2&0\\1&3\end{pmatrix}$ สมการความชันจำกัดคือ $-m-1=0$ ดังนั้น $y=-x$ จึงไม่เปลี่ยนแปลง เส้นตั้ง $x=0$ ก็ไม่เปลี่ยนแปลงเช่นกัน เพราะ $(0,y)\mapsto(0,3y)$
ไม่มีจุดที่ไม่ใช่ศูนย์บน $x=0$ ที่คงที่ สำหรับเมทริกซ์นี้ การแก้ $(T-I)(x,y)^{\mathsf T}=0$ ให้เพียงจุดกำเนิด: เส้นคงที่และเส้นของจุดคงที่ตอบคำถามต่างกัน
ตรวจสอบเส้นตรงที่ไม่ผ่านจุดกำเนิด
สำหรับเส้นตรง $y=mx+c$, แทนค่าพิกัดทั่วไปของจุดลงใน $(X,Y)$ และกำหนดให้ $Y=mX+c$ เป็นจริงสำหรับทุก $x$. เปรียบเทียบสัมประสิทธิ์ของ $x$ และพจน์คงที่ ทดสอบเส้นตรงตั้งฉาก $x=c$ แยกต่างหาก สำหรับการบิด (shear) $H=\begin{pmatrix}1&2\\0&1\end{pmatrix}$, เส้นแนวนอนทุกเส้น $y=c$ ไม่แปรเปลี่ยน: $(x,c)\mapsto(x+2c,c)$. มีเพียง $y=0$ เท่านั้นที่เป็นเส้นของจุดที่ไม่แปรเปลี่ยน บน $y=1$, จุดทุกจุดเคลื่อนที่ไปทางขวา 2 หน่วย
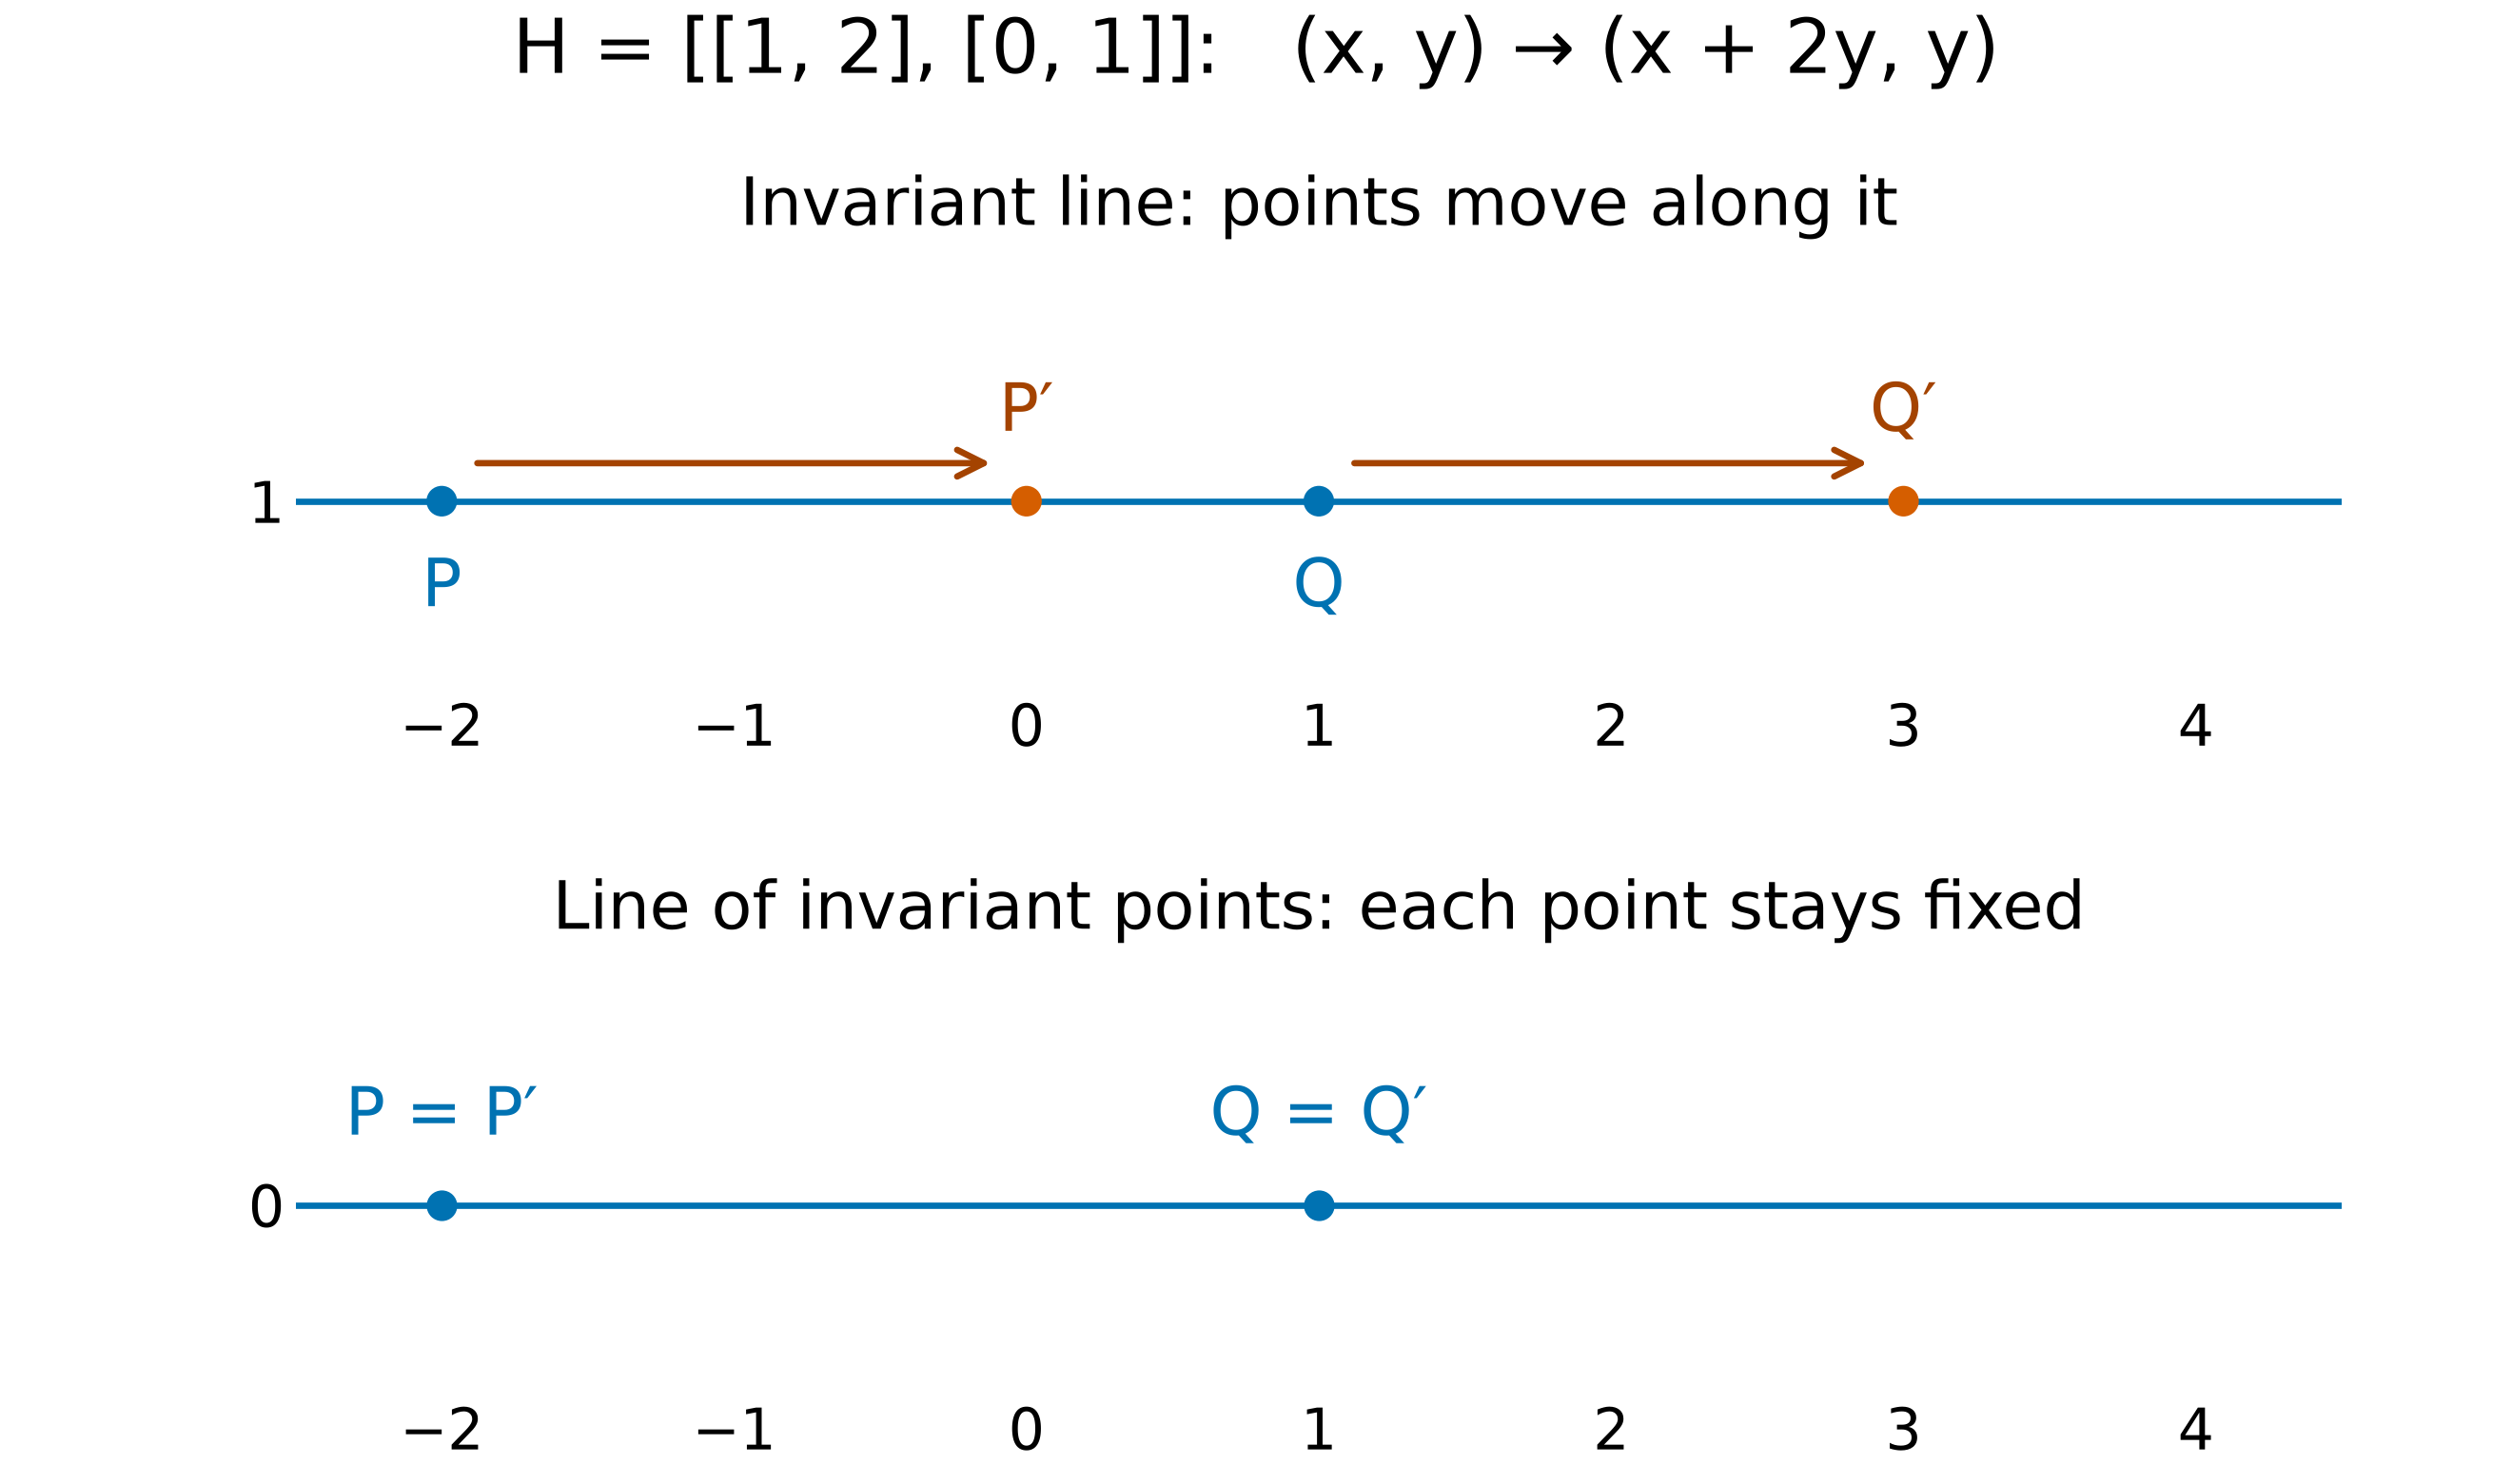
จุดทั้งสองที่ถูกทำเครื่องหมายเคลื่อนที่ตาม y=1 ดังนั้นเส้นจึงยังคงคงที่ ทุกจุดบน y=0 อยู่ตำแหน่งเดิม
เลือกเงื่อนไขก่อนเริ่มคำนวณพีชคณิต
ระบุก่อนว่าโจทย์ต้องการหาผลคูณ, อินเวอร์ส, การแปลง, จุดคงที่ หรือเส้นตรงที่ไม่แปรเปลี่ยน กำหนดขนาดและข้อจำกัดก่อนคำนวณ และอธิบายการแปลงเรขาคณิตให้ครบถ้วน ตรวจสอบอินเวอร์สด้วยผลคูณ, จุดคงที่โดย $T\mathbf v=\mathbf v$, และเส้นตรงที่ไม่แปรเปลี่ยนโดยสมการหลังการแปลง การตรวจสอบด้วยตัวเลขของจุดเดียวไม่สามารถพิสูจน์ได้ว่าทั้งเส้นตรงเป็นเส้นที่ไม่แปรเปลี่ยน
เมทริกซ์เอกลักษณ์ (identity matrix) ยังเรียกว่า เมทริกซ์หน่วย (unit matrix). เมทริกซ์อินเวอร์ส undo การแปลงที่ไม่ลู่เข้า; เมทริกซ์ลู่เข้า (singular matrix) ไม่มีอินเวอร์ส เมื่ออธิบาย การแปลงเรขาคณิต, ให้แยกแยะระหว่างจุดที่ไม่แปรเปลี่ยนกับเส้นตรงที่ไม่แปรเปลี่ยน
สำรวจ
เมทริกซ์ในฐานะการแปลง
เปลี่ยนองค์ประกอบทั้งสี่แล้วดูว่าสี่เหลี่ยมหน่วยถูกแปลงเป็นรูปร่างใหม่ ดีเทอร์มิแนนต์ คือปัจจัยขยายพื้นที่
คำศัพท์
ฝึกฝน
| English | ไทย |
|---|---|
| matrix/ˈmeɪtrɪks/ | เมทริกซ์ |
| zero matrix/ˈzɪərəʊ ˈmeɪtrɪks/ | เมทริกซ์ศูนย์ |
| identity matrix/aɪˈdentɪti ˈmeɪtrɪks/ | เมทริกซ์เอกลักษณ์ |
| determinant/dɪˈtɜːmɪnənt/ | ดีเทอร์มิแนนต์ |
| singular matrix/ˈsɪŋɡjʊlə ˈmeɪtrɪks/ | เมทริกซ์เอกฐาน |
| inverse matrix/ɪnˈvɜːs ˈmeɪtrɪks/ | เมทริกซ์ผกผัน |
| geometric transformation/ˌdʒiːəʊˈmetrɪk trænsfɔːˈmeɪʃn/ | การแปลงทางเรขาคณิต |
| invariant points/ɪnˈveərɪənt pɔɪnts/ | จุดคงที่ |
| invariant lines/ɪnˈveərɪənt laɪnz/ | เส้นคงที่ |
| shear/ʃɪə/ | การบิดเบือน |
| quartic equation/ˈkwɔːtɪk ɪˈkweɪʒn/ | สมการกำลังสี่ |
| polynomial/ˌpɒlɪˈnəʊmɪəl/ | พหุนาม |
| vertical asymptote/ˈvɜːtɪkl ˈæsɪmptəʊt/ | เส้นประแนวดิ่ง |
| minor/ˈmaɪnə/ | มิเนอร์ |
| cofactor/ˈkəʊˌfæktə/ | โคแฟกเตอร์ |
1.5
พิกัดเชิงขั้ว
หลักสูตร
| ผู้เข้าสอบควรสามารถ: | หมายเหตุและตัวอย่าง |
|---|---|
| เข้าใจความสัมพันธ์ระหว่าง พิกัดเดकारต และ พิกัดขั้ว และแปลงสมการของเส้นโค้งจากรูปแบบเดคารตเป็นรูปแบบขั้วและในทางกลับกัน | ใช้ธรรมเนียม $r \geqslant 0$ |
| วาดแผนภาพ เส้นโค้งขั้ว แบบง่าย สำหรับ $0 \leqslant \theta < 2\pi$ หรือ $-\pi < \theta \leqslant \pi$ หรือช่วงย่อยของช่วงเหล่านี้ | ไม่จำเป็นต้องวาดกราฟเส้นโค้งอย่างละเอียด แต่แผนภาพควรแสดงลักษณะสำคัญโดยทั่วไป เช่น ความสมมาตร, พิกัดของจุดตัดกับเส้นเริ่มต้น, รูปแบบของเส้นโค้งที่จุดกำเนิด และค่าต่ำสุด/สูงสุดของ $r$ |
| ทบทวนสูตร $\frac{1}{2} \int r^2 \mathrm{d}\theta$ สำหรับพื้นที่ของส่วนวงกลม และใช้สูตรนี้ในกรณีพื้นฐาน |
แหล่งที่มา: หลักสูตร Cambridge International
โค้งขั้ว (polar curves) อธิบายโดยรัศมีและมุม พร้อมช่วงที่กำหนดให้
เลือกพิกัดที่เหมาะสมกับการวัด
เรดาร์วัดระยะทางและทิศทาง พิกัดขั้ว (Polar coordinates) เก็บข้อมูลเหล่านี้ในรูป $(r,\theta)$, แทนที่จะใช้ระยะทางแนวนอนและแนวตั้งที่ พิกัดคาร์ทีเซียน (Cartesian coordinates) ใช้ วงกลมที่มีจุดศูนย์กลางอยู่ที่เรดาร์จะมีสมการเรียบง่ายคือ $r=a$. วงกลมอื่นๆ ต้องใช้สมการที่ต่างกัน: การเลือกจุดกำเนิดยังคงมีความสำคัญ แม้จะมี ความสมมาตรแบบหมุน (rotational symmetry), ช่วงที่กำหนดอาจแสดงเพียงส่วนหนึ่งของcurve; อ่านช่วงที่กำหนดให้ด้วย
หาตำแหน่งจุดและเลือกมุมของมัน
ขั้ว (pole) คือจุดกำเนิด; เส้นเริ่มต้น (initial line) ชี้ไปในทิศทางบวกของแกน $x$. ใช้ $r\ge0$ ในรายวิชานี้ มุมวัดทวนเข็มนาฬิกาจากเส้นเริ่มต้น; ใช้เรเดียนสำหรับการหาค่าอนุพันธ์ แปลงด้วย $x=r\cos\theta$, $y=r\sin\theta$ และ $r^2=x^2+y^2$. ในทิศทางย้อนกลับ, ใช้ $r=\sqrt{x^2+y^2}$ และเลือกมุมในช่วงที่กำหนดโดยใช้จตุภาค (quadrant), ไม่ใช่แค่ $\arctan(y/x)$
สำหรับ $(-\sqrt3,1)$, $r=2$ มุมใน $0\le\theta<2\pi$ คือ $5\pi/6$, ไม่ใช่ $-\pi/6$: จุดนั้นอยู่ในจตุภาค II ที่ขั้ว $r=0$, คำอธิบายมุมทั้งหมดชื่อจุดเดียวกัน ดังนั้นมุมจึงไม่ uniquely
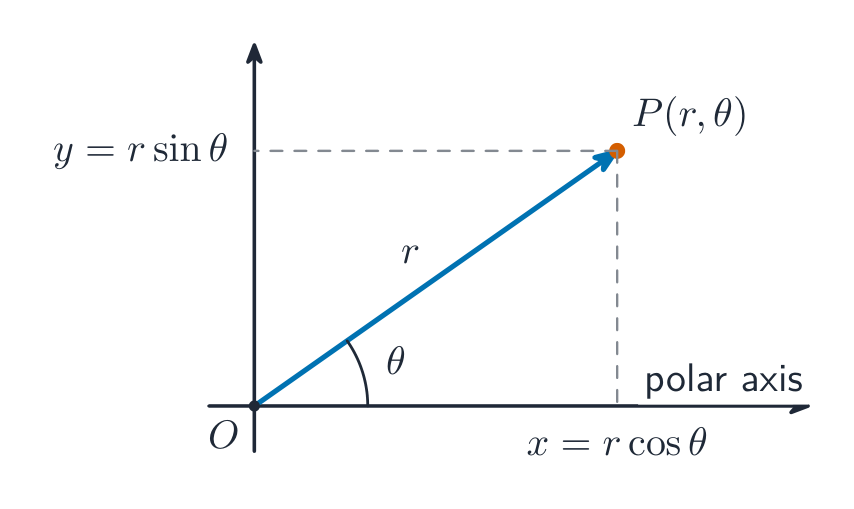
รัศมีคือระยะทาง ส่วนประกอบแนวนอนและแนวตั้งของมันอาจเป็นลบได้แม้ว่า r จะเป็นบวกก็ตาม
แปลงสมการและรักษาโดเมนของมันไว้
แทนค่าความสัมพันธ์ของพิกัดลงในสมการ ทำให้อยู่รูปอย่างง่าย แล้วตรวจสอบทุกขั้นตอนที่คูณหรือหารด้วย $r$ การหารด้วย $r$ อาจทำให้สูญเสียขั้ว; การคูณด้วย $r$ อาจเพิ่มขั้วเข้ามาได้ สำหรับ $r=4\cos\theta$ การคูณด้วย $r$ จะได้ $x^2+y^2=4x$ ดังนั้น $(x-2)^2+y^2=4$ วงกลมมีจุดศูนย์กลางอยู่ที่ $(2,0)$ และมีรัศมี $2$ วาดรอบหนึ่งครั้งบน $-\pi/2\le\theta\le\pi/2$ ค่าลบที่ได้จาก $4\cos\theta$ ไม่เป็นไปตามเงื่อนไขของ $r\ge0$
เส้นตรง $x=2$ กลายเป็น $r\cos\theta=2$, หรือ $r=2\sec\theta$ กับ $-\pi/2<\theta<\pi/2$. การคูณด้วย $r$ จะให้ $r^2\cos\theta=2r$, ซึ่งยังยอมรับ $r=0$: จุดเพิ่มนี้ไม่อยู่บน $x=2$.
สร้างกราฟจากคุณสมบัติ
กำหนดขั้วและเส้นเริ่มต้น ช่วงมุมที่กำหนด จุดบนเส้นเริ่มต้น รังสีศูนย์และรังสีสูงสุด/ต่ำสุด และรูปร่างใกล้ขั้ว ใช้มุมพิเศษบางค่าเพื่อวางเส้นโค้ง ไม่จำเป็นต้องวาดจุดทีละจุดอย่างละเอียด ทดสอบความสมมาตรโดยใช้ทั้งสมการและช่วงค่า การแทน $\theta$ ด้วย $-\theta$ ทดสอบการสะท้อนในเส้นเริ่มต้น; การสะท้อนในเส้นที่ทำมุม $\alpha$ จะแทน $\theta$ ด้วย $2\alpha-\theta$ สูตรที่มีสมมาตรบนช่วงที่ไม่สมมาตรอาจไม่ให้ภาพรวมที่สมมาตร
สำหรับ $r=2(1+\cos\theta)$ บน $-\pi\le\theta\le\pi$, เส้นโค้งคือ คาร์ดิอยด์. สมมาตรรอบเส้นเริ่มต้น, มีรัศมีสูงสุด $4$ ที่ $\theta=0$, ตัดแกน $y$ ที่ $(0,\pm2)$ และมีจุดยอดแหลมที่จุดขั้วเมื่อ $\theta=\pm\pi$. เป็นเส้นโค้งปิดหนึ่งเส้น ไม่ใช่วงกลม
ช่วงจำกัดสามารถเลือกวงเดียวได้
หากกำหนด $r^2$ ให้ใช้รากที่สองที่ไม่เป็นลบและตรวจสอบว่าเมื่อใดที่เป็นจำนวนจริง สำหรับ $r^2=\sin2\theta$ บน $0\le\theta\le\pi/2$ เส้นโค้งเริ่มและสิ้นสุดที่ขั้ว อยู่จตุภาคแรก และถึง $r=1$ ที่ $\theta=\pi/4$. เนื่องจาก $\sin(2(\pi/2-\theta))=\sin2\theta$ ลูปนี้จึงสมมาตรเกี่ยวกับ $\theta=\pi/4$ ใกล้กับ $\theta=0$, $r^2\approx2\theta$ ดังนั้นจึงออกจากขั้วตามเส้นเริ่มต้น; ใกล้กับปลายอีกด้านจะกลับเข้ามาตามทิศทาง $y$ บวก
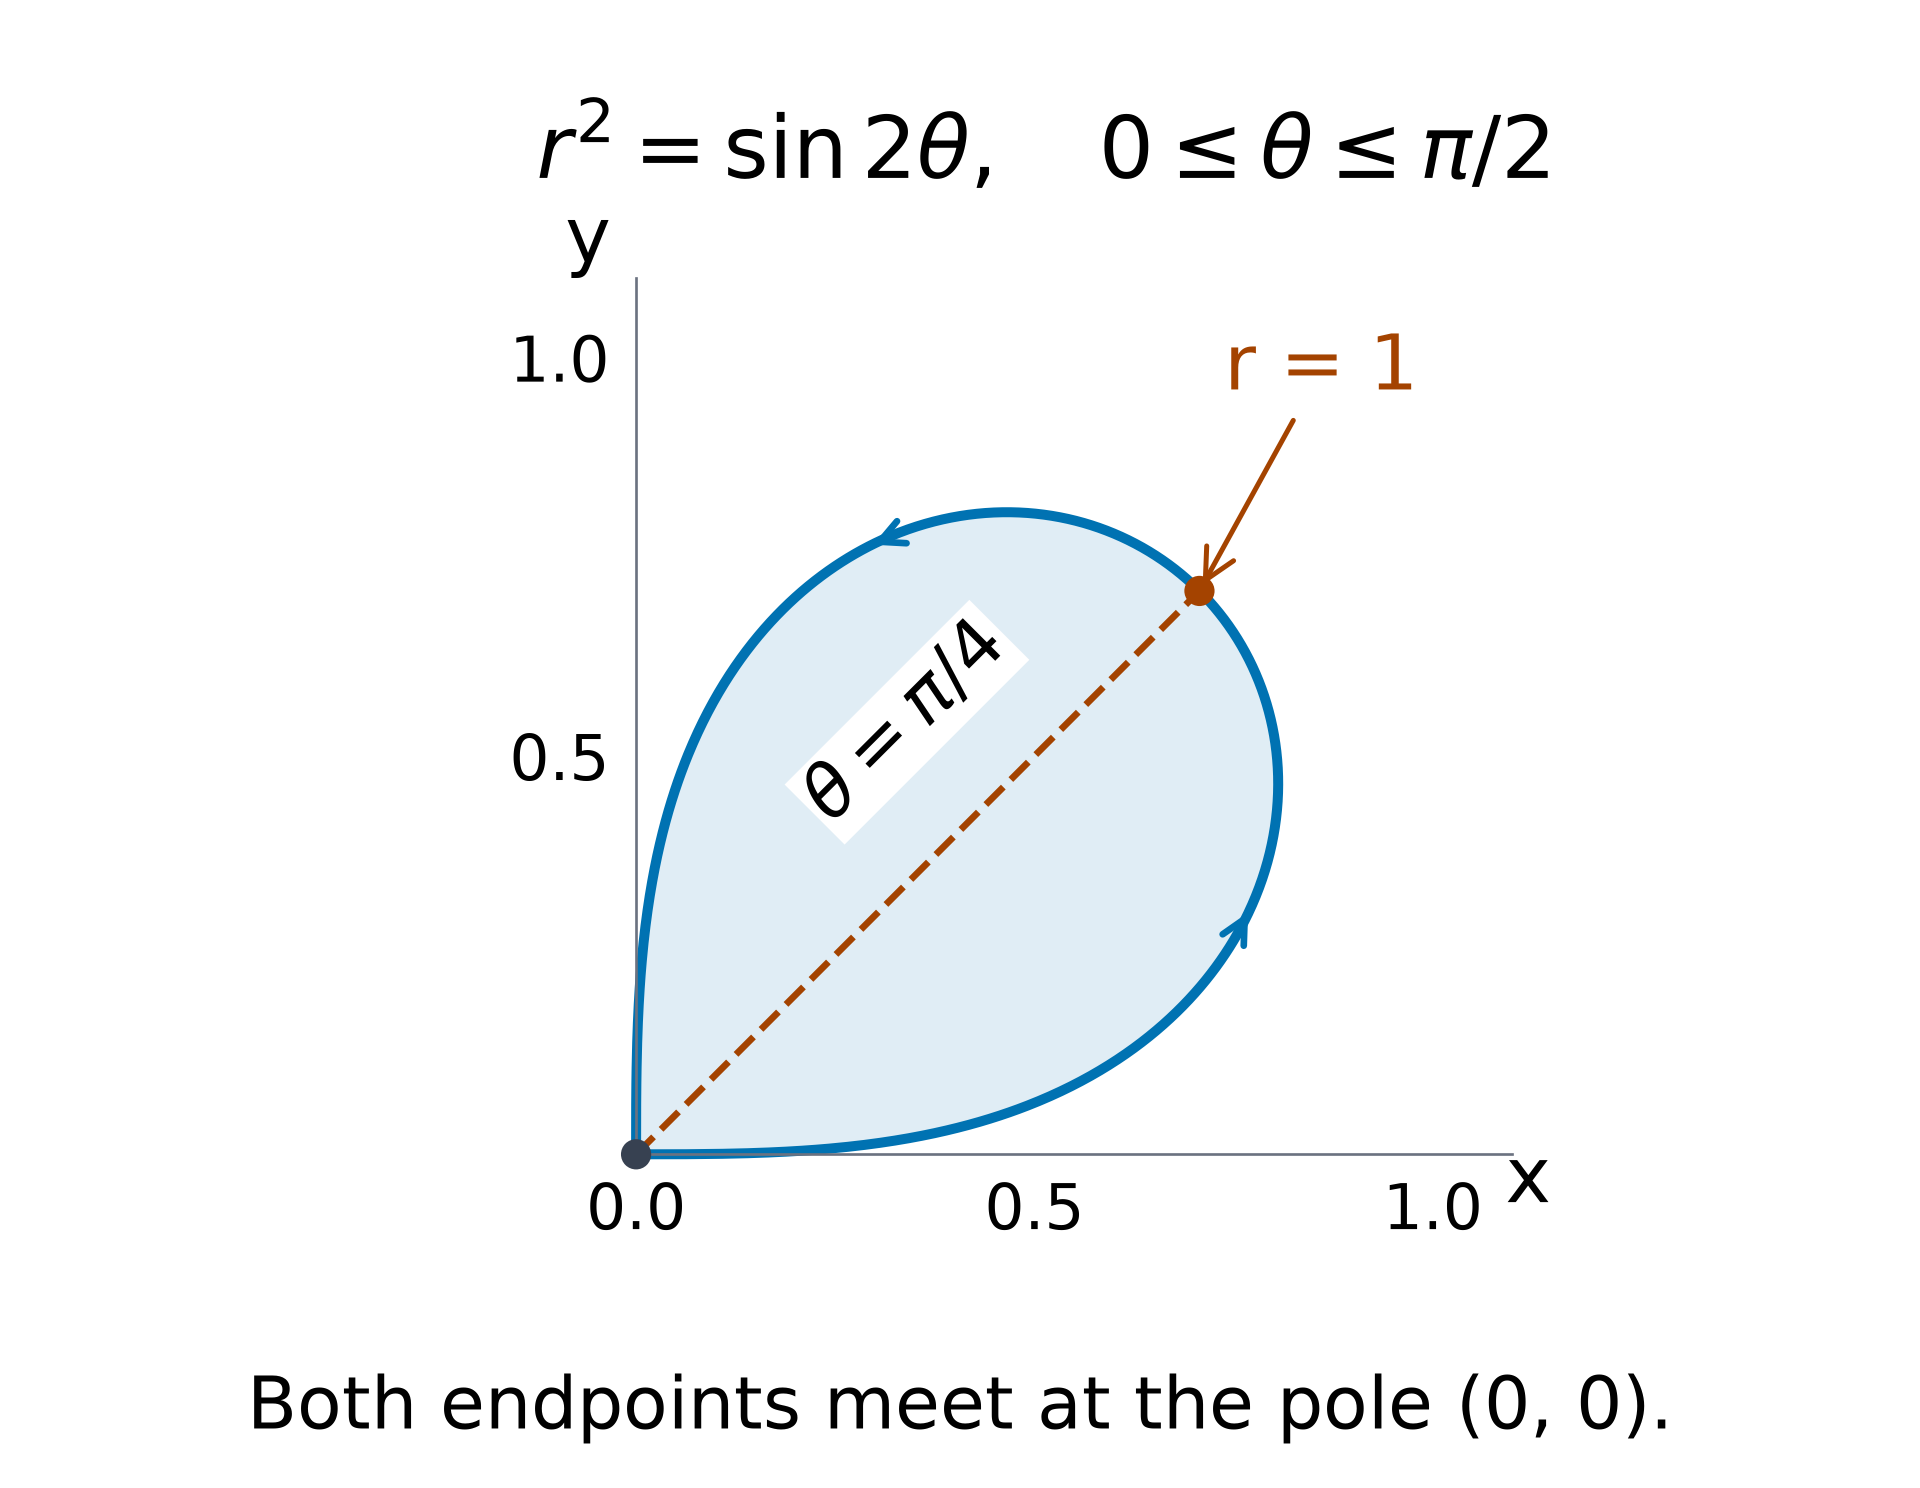
ปลายทั้งสองเป็นจุดขั้วเดียวกัน รัศมีสูงสุดอยู่บนเส้นสมมาตร ไม่ใช่บนแกนพิกัดใด
หาพื้นที่จากส่วนวงกลม
A thin sector has area approximately $\tfrac12r^2\,\Delta\theta$. Adding sectors gives the exact area below, when the selected region is swept once. Square $r$, retain the factor $1/2$ and use radian limits. สำหรับลูปข้างต้น, $r^2$ เป็น $\sin2\theta$ อยู่แล้ว: อย่ากำลังสองมันอีกครั้ง จุดปลายให้ขอบเขต ไม่ใช่การหมุนเต็มรอบที่จดจำมา
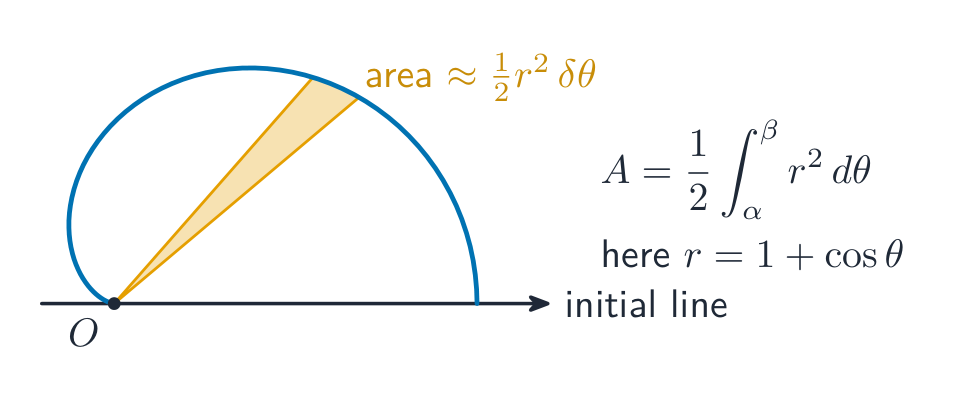
$$A=\frac12\int_\alpha^\beta r^2\,d\theta.$$
$$A=\frac12\int_0^{\pi/2}\sin2\theta\,d\theta
=\left[-\frac14\cos2\theta\right]_0^{\pi/2}
=\frac12.$$
สำหรับคาร์ดิอยด์สมบูรณ์ $r=a(1+\cos\theta)$, ใช้ $(1+\cos\theta)^2$ และ $\cos^2\theta=(1+\cos2\theta)/2$. พื้นที่ทั้งหมดคือ $3\pi a^2/2$
กำหนดขอบเขตบริเวณระหว่างเส้นโค้งสองเส้น
หาเรย์ร่วมโดยการแก้ให้รัศมีเท่ากัน และตรวจสอบขั้วแยกต่างหาก ระบุว่าเป็นรัศมีภายนอกตลอดทุกช่วง แถบรัศมีมีความยาว $\tfrac12(r_{\rm outer}^2-r_{\rm inner}^2)\,d\theta$; มันไม่ใช่กำลังสองของความต่างของรัศมี ในจตุภาคแรก บริเวณภายใน $r=4\cos\theta$ แต่ภายนอก $r=2$ อยู่ที่ $0\le\theta\le\pi/3$. Entire region also has a reflected lower half; include it only if the question asks for it.
$$A_{\rm upper}=\frac12\int_0^{\pi/3}(16\cos^2\theta-4)\,d\theta
=\left[2\theta+2\sin2\theta\right]_0^{\pi/3}
=\frac{2\pi}{3}+\sqrt3.$$
ขั้วไม่ใช่จุดร่วม: $r=2$ ไม่เคยผ่านจุดนี้ จุดบนโค้งหนึ่งไม่ถือเป็นจุดตัด เว้นแต่จะอยู่บนอีกโค้งหนึ่งด้วย
ระยะไกลจากขั้วไม่สูงที่สุด
Distance from the pole is $r$. To find its extrema, compare the allowed endpoints and stationary values of $r$, or of $r^2$ when $r\ge0$. A point with largest $r$ need not have largest $x$ or $y$. ระยะจากเส้นเริ่มต้นสำหรับจุดในจตุภาคแรกคือ $y=r\sin\theta$. เขียนระยะที่ต้องการก่อนดิฟ แล้วตรวจสอบราคาปลาย สำหรับภูมิภาคอื่น ให้พิจารณาเครื่องหมายและว่าคำถามระบุเส้นเต็มหรือครึ่งเส้น
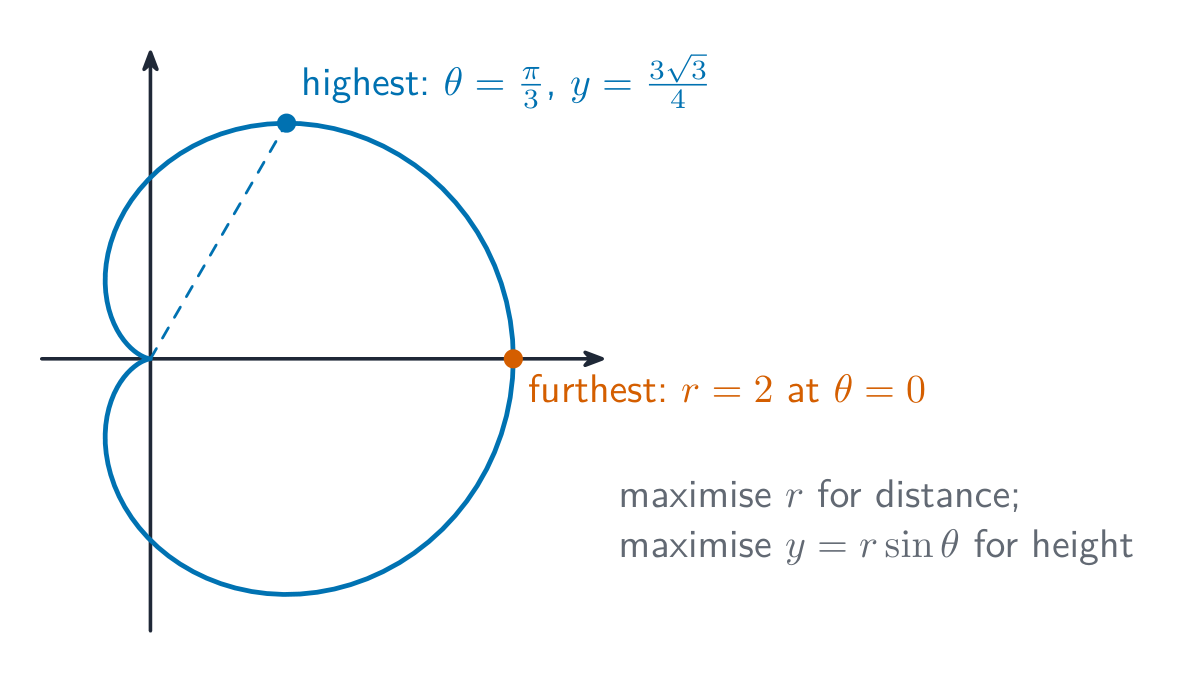
สำหรับ $r=2\sin2\theta$, $0\le\theta\le\pi/2$, รังสีสูงสุดคือ $2$ ที่ $\theta=\pi/4$. อย่างไรก็ตาม,
$$y=4\sin^2\theta\cos\theta.$$
การเขียน $u=\cos\theta$ ให้ $y=4u(1-u^2)$ สำหรับ $0\le u\le1$ ค่าสูงสุดอยู่ที่ $u=1/\sqrt3$ ซึ่งให้ $y_{\max}=8/(3\sqrt3)$ ที่มุมต่างจากเดิม จุดปลายทั้งสองให้ค่า $y=0$
บูรณาการเส้นโค้งเชิงขั้วที่ไม่คุ้นเคย
สมการเชิงขั้วอาจไม่ใช่วงกลมหรือคาร์ดิอยด์ที่ชื่อไว้ สำหรับ $r=\theta e^{\theta/2}$ บน $0\le\theta\le\pi$, รัศมีเพิ่มขึ้นจาก $0$ ไปยัง $\pi e^{\pi/2}$. เส้นโค้งเริ่มที่ขั้ว หมุนทวนเข็มนาฬิกาครึ่งรอบและสิ้นสุดบนแกน $x$ ลบ บริเวณที่ถูกกวาดจากขั้วถูกกำหนดโดยเส้นโค้งและรังปลาย Its area is $\tfrac12\int_0^\pi\theta^2e^\theta\,d\theta$. Integration by parts twice gives an exact value; do not replace it with the area of a circle having the largest radius.
$$\int\theta^2e^\theta\,d\theta
=e^\theta(\theta^2-2\theta+2)+C,$$
$$A=\frac12e^\pi(\pi^2-2\pi+2)-1.$$
อ่านบริเวณก่อนเลือกขอบเขต
ระบุธรรมเนียมรัศมีไม่เป็นลบและมุมที่ยอมรับได้ วาดคุณลักษณะสำคัญ และรักษาขั้วที่สูญเสียหรือเกิดขึ้นใหม่ไว้ในการตรวจสอบเมื่อแปลงสมการ สำหรับพื้นที่ ให้ระบุเขตและกวาดผ่านหนึ่งครั้ง สำหรับระยะทางสูงสุด ให้พิจารณาว่านิพจน์ที่ต้องการหาค่าสูงสุดคือ $r$, $x$, $y$ หรือระยะทางไปยังเส้นที่กำหนดให้ ตรวจสอบจุดปลายพร้อมกับค่าคงที่ด้วย
สำรวจ
เส้นโค้งเชิงขั้ว
เลือกเส้นโค้งและเปลี่ยนค่า a ในรูปแบบเชิงขั้ว จุดกำหนดโดยระยะ r และมุม θ ซึ่งสร้างรูปกุหลาบ คาร์ดิอยด์ และสไปรัล
คำศัพท์
ฝึกฝน
| English | ไทย |
|---|---|
| polar coordinates/ˈpəʊlə kəʊˈɔːdɪnəts/ | พิกัดขั้ว |
| Cartesian coordinates/kɑːˈtiːzɪən kəʊˈɔːdɪnəts/ | พิกัดคาร์ทีเซียน |
| polar curves/ˈpəʊlə kɜːvz/ | เส้นโค้งเชิงขั้ว |
| rotation/rəʊˈteɪʃn/ | การหมุน |
| reflection/rɪˈflekʃn/ | การสะท้อน |
| enlargement/enˈlɑːdʒmənt/ | การขยาย |
| stretch/stretʃ/ | การยืด |
| rotational symmetry/rəʊˈteɪʃənl ˈsɪmətri/ | ความสมมาตรหมุน |
| pole/pəʊl/ | ขั้ว |
| initial line/ɪˈnɪʃl laɪn/ | แกนเริ่มต้น |
| cardioid/ˈkɑːdiɔɪd/ | เส้นหัวใจ |
| sector/ˈsektə/ | ภาควงกลม |
| normal vector/ˈnɔːml ˈvektə/ | เวกเตอร์ปกติ |
1.6
เวกเตอร์
หลักสูตร
| ผู้เข้าสอบควรสามารถ: | หมายเหตุและตัวอย่าง |
|---|---|
| use the equation of a plane in any of the forms $ax + by + cz = d$ or $\mathbf{r.n} = p$ or $\mathbf{r} = \mathbf{a} + \lambda\mathbf{b} + \mu\mathbf{c}$ and convert equations of planes from one form to another as necessary in solving problems | |
| ทบทวนว่า ผลคูณเวกเตอร์ $\mathbf{a} \times \mathbf{b}$ ของเวกเตอร์สองตัวสามารถเขียนได้ทั้งในรูป $|\mathbf{a}||\mathbf{b}|\sin\theta\hat{\mathbf{n}}$, ซึ่ง $\hat{\mathbf{n}}$ เป็นเวกเตอร์หน่วย, หรือในรูปแบบองค์ประกอบคือ $(a_2b_3 - a_3b_2)\mathbf{i} + (a_3b_1 - a_1b_3)\mathbf{j} + (a_1b_2 - a_2b_1)\mathbf{k}$ | |
| ใช้สมการของเส้นตรงและระนาบ ร่วมกับ ผลคูณสเกลาร์และผลคูณเวกเตอร์ เมื่อเหมาะสม เพื่อแก้โจทย์ปัญหาเกี่ยวกับระยะห่าง มุม และจุดตัด รวมถึง: – การตรวจสอบว่าเส้นตรงอยู่ในระนาบ, ขนานกับระนาบ หรือตัดกับระนาบ และหาจุดตัดของเส้นตรงกับระนาบเมื่อมีอยู่ – การหาจุดตกตั้งฉากจากจุดหนึ่งไปยังระนาบ – การหามุมระหว่างเส้นตรงกับระนาบ และมุมระหว่างระนาบสองระนาบ – การหาสมการของเส้นตรงที่เป็นรอยตัดของระนาบสองระนาบ – การคำนวณระยะสั้นที่สุดระหว่าง เส้นตรงอ้อม – การหาสมการของเส้นตรงตั้งฉากร่วมของเส้นตรงอ้อมสองเส้น |
แหล่งที่มา: หลักสูตร Cambridge International
เวกเตอร์ อธิบายทั้งขนาดและทิศทาง
หาเส้นทางที่ปลอดภัยสั้นที่สุดในอวกาศ
โดรนต้องเข้าใกล้หลังคาเรียบด้วยเส้นทางสั้นที่สุด สายเคเบิลต้องเชื่อมสองรางที่ไม่พบกัน นี่คือปัญหาเรขาคณิตที่แตกต่างกัน: ขั้นแรกให้ระบุจุด เส้น และ ระนาบ ที่เกี่ยวข้อง เพียงทิศทางอย่างเดียวไม่เพียงพอที่จะเป็นเส้นตรงที่สมบูรณ์ ระยะทางเพียงอย่างเดียวไม่ระบุตำแหน่งจุดปลาย ผลคูณของเวกเตอร์ และผลคูณสเกลาร์ช่วยให้คุณสามารถสร้างเรขาคณิตได้และตรวจสอบ afterward
เลือกผลคูณที่ตอบคำถาม
ผลคูณสเกลาร์คือ $\mathbf u\cdot\mathbf v=u_1v_1+u_2v_2+u_3v_3$ สำหรับเวกเตอร์ที่ไม่ใช่ศูนย์ มีค่าเท่ากับ $|\mathbf u||\mathbf v|\cos\theta$ ดังนั้นผลคูณสเกลาร์ที่เป็นศูนย์จะระบุ ทิศทางตั้งฉาก เวกเตอร์ศูนย์ไม่มีทิศทางหรือมุมที่กำหนดไว้ ผลคูณของเวกเตอร์มีคุณสมบัติ สลับที่แบบกลับเครื่องหมาย: การเปลี่ยนลำดับจะเปลี่ยนเครื่องหมายของผลลัพธ์ ขนาดของมันคือ $|\mathbf u||\mathbf v|\sin\theta$ ซึ่งเป็นพื้นที่ของ รูปสี่เหลี่ยมขนาน ที่ถูกกำหนดโดยเวกเตอร์ เหล่านี้ รูปสามเหลี่ยมมีพื้นที่ครึ่งหนึ่งของค่านี้ สำหรับอินพุตที่ไม่ขนานกัน $\hat{\mathbf n}$ คือหน่วยนอร์มัลในทิศทางของผลคูณที่มีลำดับ
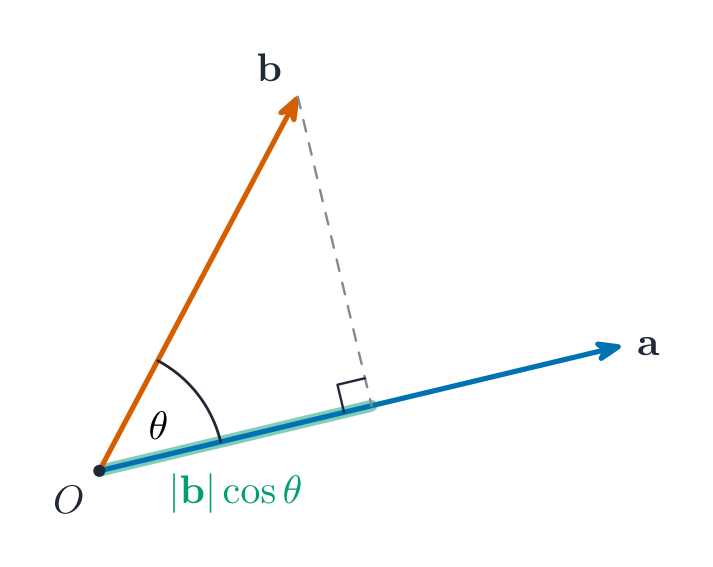
$$\mathbf u\times\mathbf v=|\mathbf u||\mathbf v|\sin\theta\,\hat{\mathbf n},\qquad |\hat{\mathbf n}|=1,$$
$$\mathbf u\times\mathbf v=
\begin{pmatrix}
u_2v_3-u_3v_2\\
u_3v_1-u_1v_3\\
u_1v_2-u_2v_1
\end{pmatrix}.$$
สำหรับ $\mathbf u=(1,1,0)$ และ $\mathbf v=(0,1,1)$,
$$\mathbf u\times\mathbf v=(1,-1,1),\qquad
\mathbf u\cdot\mathbf v=1.$$
ผลคูณเชิงเวกเตอร์มีผลคูณสเกลาร์เท่ากับศูนย์กับตัวป้อนแต่ละตัวและมีขนาด $\sqrt3$ เวกเตอร์ขนานกันจะมีผลคูณเชิงเวกเตอร์เป็นศูนย์ ดังนั้นจึงไม่สามารถกำหนดทิศทางตั้งฉากเพื่อสร้างระนาบที่มีเอกลักษณ์ได้ เพื่อเป็นการเปรียบเทียบ $(1,1,0)$ และ $(1,-1,0)$ มีผลคูณสเกลาร์เป็นศูนย์และตั้งฉากกัน
อ่านรูปแบบสามอย่างของระนาบ
เวกเตอร์นอร์มัล คือเวกเตอร์ที่ไม่ใช่ศูนย์ซึ่งตั้งฉากกับทุกทิศทางในระนาบ รูปแบบคาร์ทีเซียน $ax+by+cz=d$ คือรูปแบบผลคูณสเกลาร์ $\mathbf r\cdot\mathbf n=d$ โดยมี $\mathbf n=(a,b,c)$ หน่วยนอร์มัลคือ $\mathbf n/|\mathbf n|$ จำนวน $d$ ไม่จำเป็นต้องเป็นระยะทางจากจุดกำเนิดเว้นแต่เวกเตอร์นอร์มัลจะเป็นเวกเตอร์หน่วย ใน $\mathbf r=\mathbf a+\lambda\mathbf b+\mu\mathbf c$, $\mathbf a$ ระบุตำแหน่งจุดและเวกเตอร์ที่ไม่ขนานกัน $\mathbf b,\mathbf c$ กำหนดทิศทางในระนาบ พารามิเตอร์แปรผันอิสระต่อกัน เวกเตอร์ทิศทางขนานกันอธิบายเพียงเส้นตรงเท่านั้น ไม่ใช่ระนาบ
ระนาบที่มีเวกเตอร์ตั้งฉาก $(2,-1,3)$ ผ่าน $(1,0,2)$ จะมี
$$2x-y+3z=2(1)-0+3(2)=8.$$
การคูณสัมประสิทธิ์ทุกตัว รวมถึงฝั่งขวา ด้วยค่าคงที่ที่ไม่เป็นศูนย์เท่ากัน จะได้ระนาบเดียวกัน
แปลงระนาบพารามิเตอร์เป็นรูปแบบคาร์ทีเซียน
นำผลคูณข้าม (cross product) ของเวกเตอร์ทิศทางทั้งสองมาหาเวกเตอร์นอร์มัล จากนั้นใช้จุดที่ทราบเพื่อหาค่าคงที่: $\mathbf n\cdot\mathbf r=\mathbf n\cdot\mathbf a$ สำหรับสามจุดที่กำหนดให้ ให้สร้างเวกเตอร์การกระจัดสองตัวจากจุดใดจุดหนึ่งก่อน ในการกลับไปที่สมการพารามิเตอร์ ให้เลือกพิกัดสองตัวเป็นพารามิเตอร์อิสระ แก้สมการหาค่าที่สาม และแยกจุดคงที่ออกจากพจน์ทิศทางสองตัว ตรวจสอบให้แน่ใจว่าทั้งสองทิศทางมีผลคูณสเกลาร์เป็นศูนย์กับเวกเตอร์นอร์มัล
สนับสนุน
$$\mathbf r=(1,0,2)+\lambda(1,1,0)+\mu(0,1,1),$$
เมื่อเวกเตอร์ตั้งฉากคือ $(1,-1,1)$ จะได้ $x-y+z=3$ ในทางกลับกัน ตั้ง $x=1+\lambda$ และ $z=2+\mu$ สมการคาร์ทีเซียนให้ $y=\lambda+\mu$ ซึ่งคืนรูปพารามิเตอร์เดิม
จำแนกเส้นตรงและระนาบก่อนแก้โจทย์
แทนค่า $\mathbf r=\mathbf a+t\mathbf u$ ลงใน $\mathbf n\cdot\mathbf r=d$ หาก $\mathbf n\cdot\mathbf u\ne0$ จะมีจุดตัดหนึ่งจุด ซึ่งหาได้จากพารามิเตอร์ด้านล่าง แทนค่ากลับเข้าไปเพื่อหาจุดจริง หาก $\mathbf n\cdot\mathbf u=0$ ให้ทดสอบจุดฐาน เมื่อ $\mathbf n\cdot\mathbf a=d$ ทั้งเส้นตรงจะอยู่ในระนาบ มิฉะนั้นจะขนานและไม่สัมผัสกัน การหารด้วยศูนย์อาจทำให้มองข้ามความแตกต่างนี้ได้
$$t=\frac{d-\mathbf n\cdot\mathbf a}{\mathbf n\cdot\mathbf u}
\quad\text{when }\mathbf n\cdot\mathbf u\ne0.$$
สำหรับระนาบ $x-y+z=3$, เส้นตรง $\mathbf r=t(1,0,1)$ จะตัดกับระนาบเมื่อ $2t=3$ ที่ $(3/2,0,3/2)$ เส้นตรง $(1,0,2)+t(1,1,0)$ อยู่ภายในระนาบ เส้นตรง $t(1,1,0)$ ขนานและไม่สัมผัส เนื่องจากจุดบนเส้นตรงนั้นสอดคล้องกับ $x-y+z=0$ แทน
หาก้นของเส้นตั้งฉาก
ก้น $H$ จากจุด $P$ ไปยังระนาบ จะอยู่บนเส้นนอร์มัลที่ผ่าน $P$ เขียน $\mathbf h=\mathbf p-t\mathbf n$, แทนค่าลงในสมการระนาบ แล้วแก้หา $t$. สัญญาณจะกำหนดทิศทางในการเคลื่อนที่ตามเส้นนอร์มัล ตรวจสอบเงื่อนไขทั้งสอง: $H$ อยู่บนระนาบ และ $\overrightarrow{PH}$ ขนานกับเวกเตอร์นอร์มัลของมัน การหาจุดใดๆ บนระนาบเพียงอย่างเดียวไม่ทำให้มันกลายเป็นจุดที่ใกล้ที่สุด
จาก $P=(3,0,3)$ ไปยัง $x-y+z=3$, ใช้ $\mathbf n=(1,-1,1)$:
$$\mathbf n\cdot(\mathbf p-t\mathbf n)=3
\quad\Rightarrow\quad 6-3t=3.$$
ดังนั้น $t=1$ และ $H=(2,1,2)$ สอดคล้องกับ $2-1+2=3$ และ $\overrightarrow{PH}=(-1,1,-1)$ ขนานกับเวกเตอร์ตั้งฉาก
วัดระยะห่างจากจุดไปยังระนาบ
ระยะสั้นที่สุดคือองค์ประกอบของการกระจัดในแนวตั้งฉาก สำหรับเวกเตอร์ตั้งฉากที่ไม่เป็นศูนย์ ใช้ค่าสัมบูรณ์ของตัวเศษเพื่อให้ได้ระยะทางที่เป็นบวกหรือไม่เป็นลบ;อย่าสับสนระหว่างค่าคงที่ของระนาบกับสัญลักษณ์ระยะทาง การคูณสมการระนาบด้วยค่าคงที่ที่ไม่เป็นศูนย์จะเปลี่ยนทั้งตัวเศษและตัวส่วนในขนาดเท่ากัน ทำให้ระยะทางไม่เปลี่ยนแปลง ตัวเศษเป็นศูนย์หมายความว่าจุดนั้นอยู่บนระนาบอยู่แล้ว
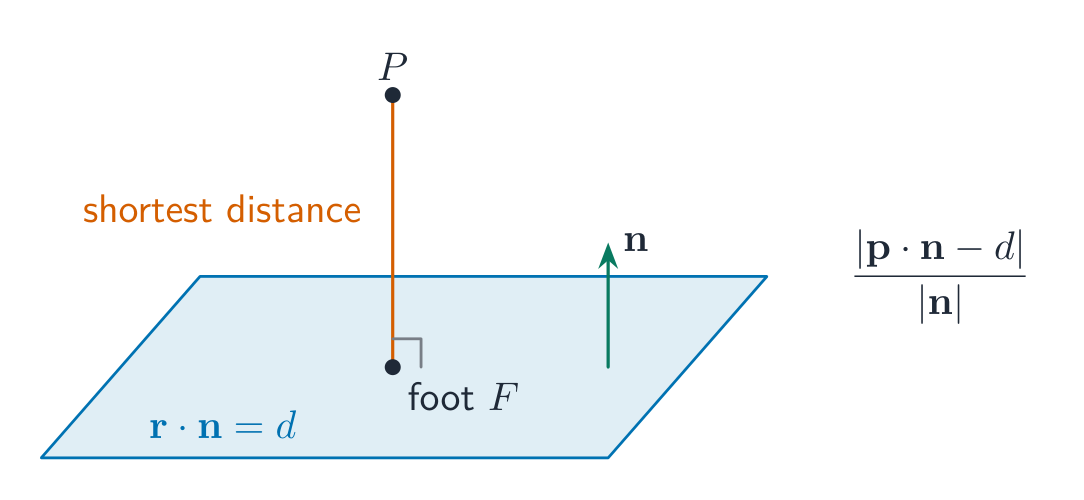
$$D=\frac{|ax_0+by_0+cz_0-d|}{\sqrt{a^2+b^2+c^2}}
=\frac{|\mathbf n\cdot\mathbf p-d|}{|\mathbf n|}.$$
สำหรับ $P=(3,0,3)$ และ $x-y+z=3$, $D=|6-3|/\sqrt3=\sqrt3$. สิ่งนี้สอดคล้องกับความยาวของ $\overrightarrow{PH}$ ข้างต้น ระยะห่างของระนาบจากจุดกำเนิดคือ $|3|/\sqrt3=\sqrt3$ เช่นกัน แม้ว่าจะเป็นปัญหาระยะทางจากจุดถึงระนาบที่แตกต่างกันก็ตาม
ใช้เวกเตอร์ตั้งฉากเพื่อหามุมระนาบ
มุมเล็กระหว่างระนาบทั้งสองคือมุมเล็กระหว่างทิศทางตั้งฉากของพวกมัน โดย $0\le\alpha\le\pi/2$ ผลคูณสเกลาร์สัมบูรณ์กำจัดทางเลือกในการเลือกทิศทางตั้งฉาก: $\mathbf n$ และ $-\mathbf n$ อธิบายระนาบเดียวกัน The angle $\phi$ between a line and a plane is complementary to the angle between its direction and the plane normal. Use sine for the line–plane angle, with $0\le\phi\le\pi/2$, and check both direction vectors are non-zero.
$$\cos\alpha=\frac{|\mathbf n_1\cdot\mathbf n_2|}{|\mathbf n_1||\mathbf n_2|},
\qquad
\sin\phi=\frac{|\mathbf u\cdot\mathbf n|}{|\mathbf u||\mathbf n|}.$$
The planes $x-y+z=3$ and $x+y+z=5$ have normals with scalar product $1$ and lengths $\sqrt3$, so $\alpha=\arccos(1/3)\approx70.5^\circ$. A line with direction $(1,0,1)$ makes angle $\phi=\arcsin(2/\sqrt6)\approx54.7^\circ$ with the first plane. Using cosine would give its angle with the normal instead.
หาจุดตัดของระนาบสองระนาบ
สำหรับเวกเตอร์ตั้งฉากที่ไม่ขนานกัน ทิศทางของจุดตัดคือ $\mathbf n_1\times\mathbf n_2$ หาจุดร่วมโดยการแก้สมการระนาบทั้งสอง แล้วให้สมการเส้นตรงที่สมบูรณ์: จุดบวกพารามิเตอร์คูณทิศทาง หากเวกเตอร์ตั้งฉากขนานกัน เปรียบเทียบค่าคงที่โดยใช้ตัวคูณเดียวกัน: ระนาบจะเป็นระนาบเดียวกันหรือขนานกันแต่แยกออกจากกัน การคูณไขว่เป็นศูนย์ไม่สามารถให้ทิศทางของจุดตัดได้
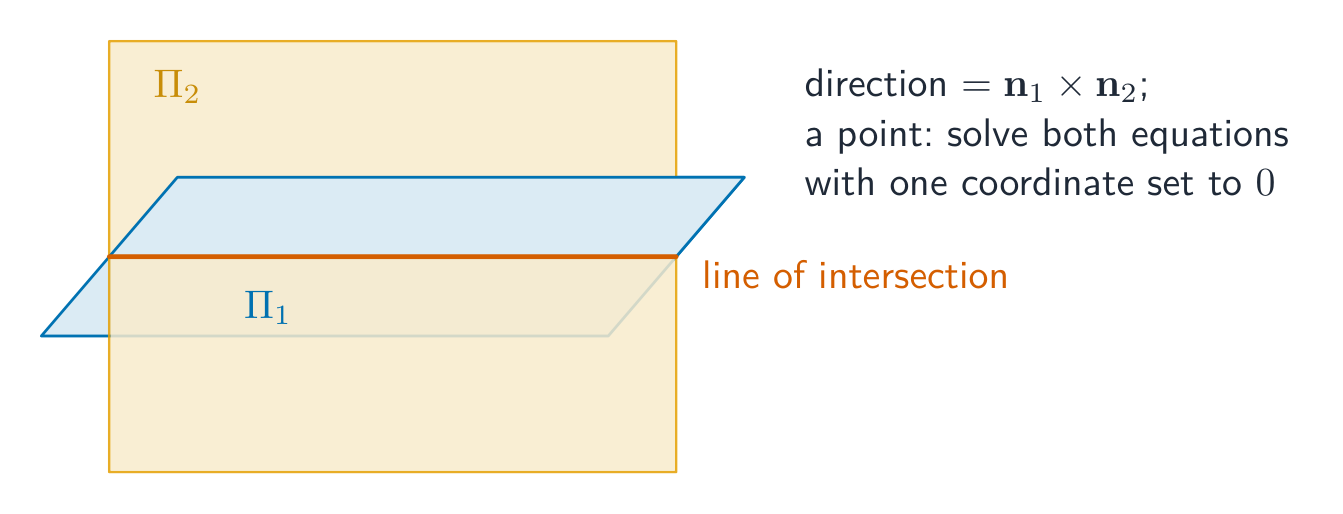
ลบ $x-y+z=3$ ออกจาก $x+y+z=5$ จะได้ $y=1$ แล้ว $x+z=4$ จุดร่วมคือ $(4,1,0)$ ผลคูณไขว้ของเวกเตอร์ตั้งฉากคือ $(-2,0,2)$ ดังนั้นเส้นตรงจุดตัดที่เทียบเท่ากันได้คือ
$$\mathbf r=(4,1,0)+t(-1,0,1).$$
ทุกจุดบนเส้นตรงนี้สอดคล้องกับสมการระนาบทั้งสอง ไม่จำเป็นต้องใช้เวกเตอร์ทิศทางที่ยังไม่ลดรูป
ตัดสินใจว่าเส้นตรงสองเส้นเป็นเส้นคี่หรือไม่
Skew lines are neither parallel nor intersecting. For $\mathbf r=\mathbf a+s\mathbf u$ and $\mathbf r=\mathbf b+t\mathbf v$, compare their directions and, if non-parallel, solve all three coordinate equations for an intersection. Two different line parameters must be used. When $\mathbf u\times\mathbf v\ne0$, the lines are coplanar exactly when $(\mathbf b-\mathbf a)\cdot(\mathbf u\times\mathbf v)=0$. A non-zero value proves they are skew. Do not apply the skew-distance denominator to parallel lines.
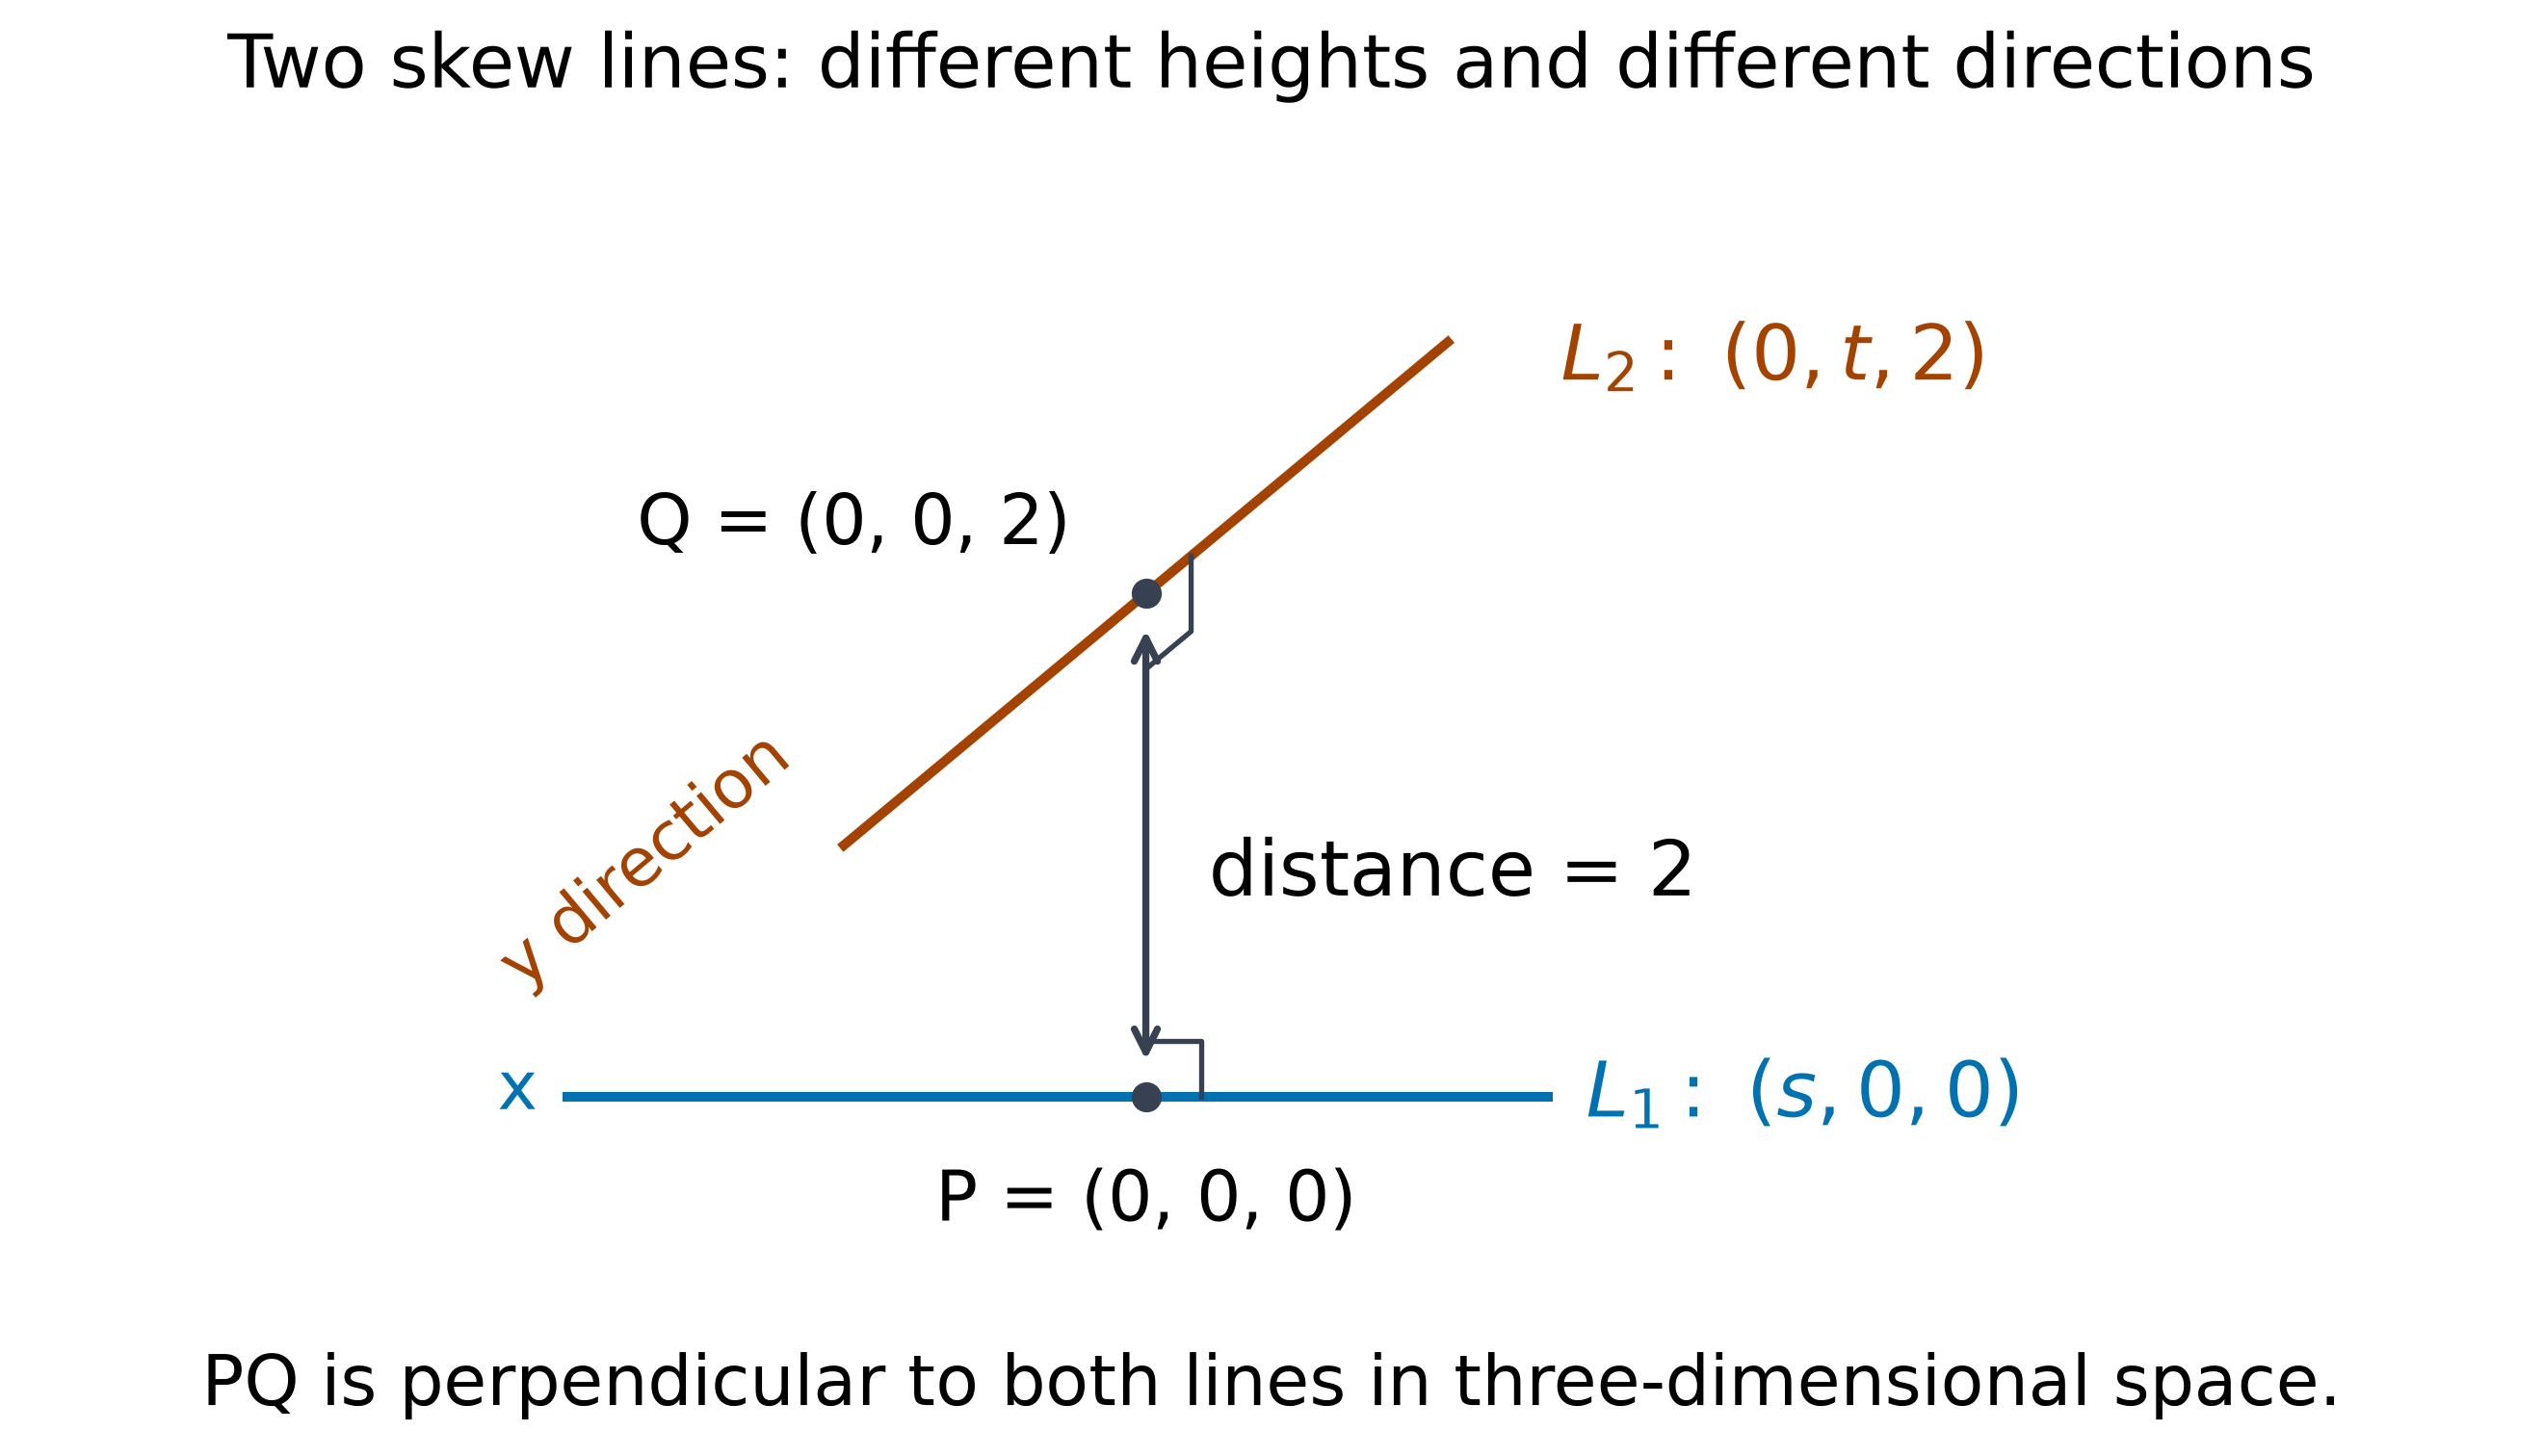
แผนภาพนี้ใช้แกน x และเส้นขนานแกน y ที่ระดับ 2 จุดใกล้สุดของทั้งสองมีพิกัด x และ y เดียวกัน ดังนั้นความยาวของตัวเชื่อมต่อจึงมีค่า 2.
คำนวณระยะทางระหว่างเส้นตรงที่ตัดกันแบบเฉียง
สำหรับเส้นตรงที่ไม่ขนานกัน $\mathbf u\times\mathbf v$ จะตั้งฉากกับทั้งสองเส้น ทำการฉายความกระจัดระหว่างจุดเริ่มต้นของเส้นตรง onto ทิศทางนี้ ค่าคูณด้วยผลคูณเชิงเวกเตอร์ที่ไม่เป็นศูนย์ใดๆ ก็ตามจะให้ระยะทางเดียวกัน สูตรด้านล่างให้ค่าระยะทาง ไม่ใช่ตำแหน่งของส่วนต่อสั้นที่สุด สำหรับเส้นตรงที่ขนานกันใช้ $|(\mathbf b-\mathbf a)\times\mathbf u|/|\mathbf u|$ แทน; สำหรับเส้นตรงที่ไม่ขนานและตัดกัน ตัวเศษจะเป็นศูนย์
$$D=\frac{|(\mathbf b-\mathbf a)\cdot(\mathbf u\times\mathbf v)|}
{|\mathbf u\times\mathbf v|}.$$
ให้
$$L_1:\ \mathbf r=(1,0,1)+s(1,1,0),\qquad
L_2:\ \mathbf r=(2,2,3)+t(0,1,1).$$
ผลคูณไขว้ของพวกเขาคือ $(1,-1,1)$ และการกระจัดจุดเริ่มต้นคือ $(1,2,2)$ ผลคูณสเกลาร์กับผลคูณไขว้คือ $1$ ดังนั้นจึงเป็นเส้นคละกันและ $D=1/\sqrt3$
หาเส้นตั้งฉากร่วม
ให้ $P=\mathbf a+s\mathbf u$ และ $Q=\mathbf b+t\mathbf v$ ส่วนเชื่อมต่อที่สั้นที่สุดจะสอดคล้องกับ $(\mathbf q-\mathbf p)\cdot\mathbf u=0$ และ $(\mathbf q-\mathbf p)\cdot\mathbf v=0$ แก้สมการสองสมการพร้อมกันนี้เพื่อหาค่าพารามิเตอร์ ระบุเส้นตั้งฉากร่วมเป็นเส้นผ่าน $P$ ในทิศทาง $\mathbf u\times\mathbf v$ หรือผ่าน $Q$ ในทิศทางเดียวกัน ตรวจสอบว่าเส้นตัดกับเส้นเดิมทั้งสองและมีความยาวส่วนต่อตรงกับสูตรระยะทาง ทิศทางตั้งฉากผ่านจุดสุ่มใดจุดหนึ่งไม่เพียงพอ
สำหรับเส้นสองเส้นข้างต้น,
$$\mathbf q-\mathbf p=(1-s,\ 2+t-s,\ 2+t).$$
ความตั้งฉากให้ $2s-t=3$ และ $s-2t=4$ ดังนั้น $s=2/3$ และ $t=-5/3$ ดังนั้น
$$P=(5/3,2/3,1),\qquad Q=(2,1/3,4/3),$$
$$\mathbf r=(5/3,2/3,1)+k(1,-1,1)$$
จึงเป็นเส้นตั้งฉากร่วม ที่ $k=1/3$ จะตัดกับ $Q$ และ $|PQ|=\sqrt3/3$ สอดคล้องกับ $1/\sqrt3$
ตรวจสอบเงื่อนไขทางเรขาคณิต
เวกเตอร์ปกติต้องไม่เป็นศูนย์ระนาบต้องมีทิศทางอิสระสองตัว และตัวส่วนของระยะทางแบบเฉียงต้องการเส้นตรงที่ไม่ขนาน ระบุข้อจำกัดของพารามิเตอร์ก่อนยกกำลังสองสมการระยะทาง ค่าสัมบูรณ์อาจให้ค่าที่ถูกต้องมากกว่าหนึ่งค่า แทนค่าจุดที่เสนอลงในระนาบนั้น ตรวจสอบเส้นตัดในทั้งสองระนาบ และยืนยันสมการความตั้งฉากของเส้นตรงร่วมทั้งสองด้าน การตรวจสอบเหล่านี้อธิบายว่าทำไมผลลัพธ์จึงแก้โจทย์เรขาคณิตได้
สำรวจ
เวกเตอร์
a · b = |a||b|cos θ
ผลคูณสเกลาร์ เป็นศูนย์ก็ต่อเมื่อเวกเตอร์สองตัว ตั้งฉากกัน
คำศัพท์
ฝึกฝน
| English | ไทย |
|---|---|
| plane/pleɪn/ | ระนาบ |
| vector product/ˈvektə ˈprɒdʌkt/ | ผลคูณเวกเตอร์ |
| vectors/ˈvektəz/ | เวกเตอร์ |
| skew lines/skjuː laɪnz/ | เส้นคด |
| mathematical induction/ˌmæθɪˈmætɪkl ɪnˈdʌkʃn/ | การพิสูจน์โดยอุปนัยทางคณิตศาสตร์ |
| denominator/dɪˈnɒmɪneɪtə/ | ตัวส่วน |
| quotient/ˈkwəʊʃənt/ | ผลหาร |
| remainder/rɪˈmeɪndə/ | เศษเหลือ |
| summation/sʌˈmeɪʃn/ | ผลบวก |
| perpendicular/ˌpɜːpənˈdɪkjʊlə/ | ตั้งฉาก |
| parallelogram/ˌpærəˈleləɡræm/ | สี่เหลี่ยมขนมเปียกปูน |
| anti-commutative/ˌæntikəˈmjuːtətɪv/ | สลับเครื่องหมาย |
| scalar product/ˈskeɪlə ˈprɒdʌkt/ | ผลคูณสเกลาร์ |
| unit normal/ˈjuːnɪt ˈnɔːml/ | เวกเตอร์หน่วยตั้งฉาก |
| foot of a perpendicular/fʊt əvə ˌpɜːpənˈdɪkjʊlə/ | ฐานของเส้นตั้งฉาก |
| common perpendicular/ˈkɒmən ˌpɜːpənˈdɪkjʊlə/ | เส้นตั้งฉากร่วม |
1.7
การพิสูจน์โดยการอุปนัย
หลักสูตร
| ผู้เข้าสอบควรสามารถ: | หมายเหตุและตัวอย่าง |
|---|---|
| ใช้วิธีการ อุปนัยทางคณิตศาสตร์ เพื่อยืนยันผลลัพธ์ที่กำหนดให้ | เช่น: $\sum_{r=1}^{n} r^4 = \frac{1}{4}n^2(n+1)^2$, $u_n = \frac{1}{2}(1 + 3^{n-1})$ สำหรับลำดับที่กำหนดโดย $u_{n+1} = 3u_n - 1$ และ $u_1 = 1$, $\begin{pmatrix} 4 & -1 \\ 6 & -1 \end{pmatrix}^n = \begin{pmatrix} 3 \times 2^n - 2 & 1 - 2^n \\ 3 \times 2^{n+1} - 6 & 3 - 2^{n+1} \end{pmatrix}$, $3^{2n} + 2 \times 5^n - 3$ หารด้วย 8 ลงตัว |
| recognise situations where conjecture based on a limited trial followed by inductive proof is a useful strategy, and carry this out in simple cases. | e.g. find the $n$th derivative of $x e^x$, find $\sum_{r=1}^{n} r \times r!$. |
แหล่งที่มา: หลักสูตร Cambridge International
การพิสูจน์โดยใช้วิธีนี้เรียกว่า การพิสูจน์แบบอุปนัย
กฎที่ทำซ้ำได้ต้องเริ่มต้นจากจุดใดจุดหนึ่ง
การตรวจสอบรูปแบบสำหรับจำนวนเต็มบวกfew ตัวแรก ไม่สามารถพิสูจน์กรณีนับไม่ถ้วนได้ การอุปนัยทางคณิตศาสตร์ เชื่อมต่อข้อความที่ถูกต้องข้อแรกเข้ากับกฎที่จะนำไปสู่ข้อความถัดไปทุกข้อ กรณีฐาน เริ่มต้นห่วงโซ่ ขั้นตอนอุปนัย พิสูจน์ความสัมพันธ์เชิงเงื่อนไขสำหรับจำนวนเต็มที่ยอมรับได้ทั่วไป ไม่ใช่แค่ตัวเลขถัดไปในตารางสั้นๆ
ระบุให้ชัดเจนว่ากำลังพิสูจน์อะไร
เขียน_claim $P(n)$ และช่วงของจำนวนเต็ม โดยเริ่มที่ $n_0$ ตรวจสอบ $P(n_0)$ โดยตรง โดยใช้เงื่อนไขเริ่มต้นที่กำหนดหากเหมาะสม จากนั้นสมมติ $P(k)$ สำหรับจำนวนเต็ม $k\ge n_0$ ทั่วไป และใช้สมมตินั้นเพื่ออนุมาน $P(k+1)$ สมมติฐานอุปนัย เป็นชั่วคราวและมีเงื่อนไข: ไม่ได้สมมติว่าผลลัพธ์เป็นจริงสำหรับทุกจำนวนเต็ม สรุปได้ว่า $P(n)$ เป็นจริงสำหรับจำนวนเต็มทั้งหมด $n\ge n_0$ เพราะกรณีฐานที่ได้รับการตรวจสอบและความเชื่อมโยงทั่วไปนำพาไปสู่สิ่งเหล่านั้น
อย่าสมมติกรณี $k+1$ ขณะพยายามพิสูจน์ การแสดงเพียง $P(k+1)\Rightarrow P(k)$ อาจนำไปสู่ข้อสรุปที่ผิดพลาด การคำนวณย้อนกลับช่วยวางแผนได้ แต่การพิสูจน์ต้องใช้เหตุผลแบบไปข้างหน้าที่ถูกต้อง หรือลำดับของสมการที่เทียบเท่ากันอย่างมีเหตุผล
เพิ่มพจน์ใหม่ในผลบวก
สำหรับผลบวกจำกัด แยกพจน์สุดท้ายของผลบวก $k+1$ ออก แทนที่เพียง $k$ พจน์แรกด้วยสมมติฐาน แล้วจัดรูปให้อยู่ในสูตรที่มี $n=k+1$ แสดงกรณีเริ่มต้น สมมติฐานที่แน่นอน และข้อสรุปสุดท้าย เส้นตรงที่อ้างสูตรผลบวกสำหรับ $k+1$ เพียงอย่างเดียวไม่ได้พิสูจน์ความเชื่อมโยงนั้น
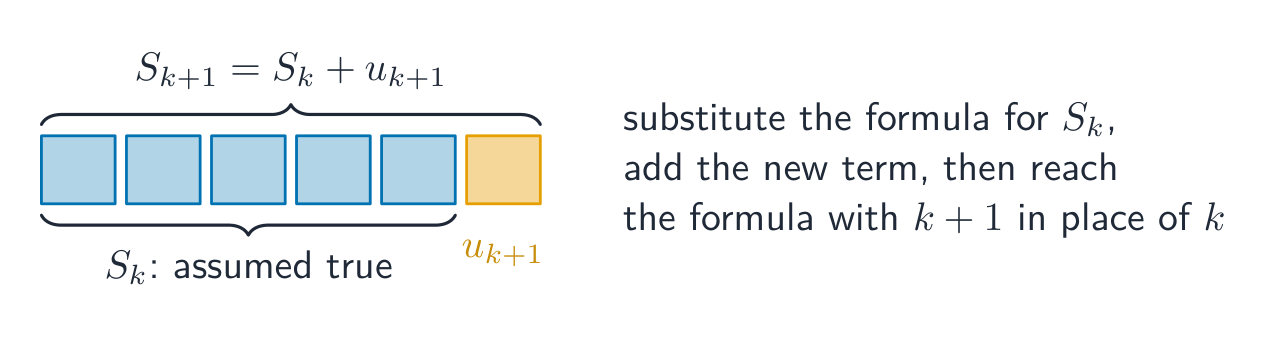
พิสูจน์ $\sum_{r=1}^{n}r(r+1)=n(n+1)(n+2)/3$ สำหรับจำนวนเต็มบวก $n$
ที่ $n=1$ ทั้งสองฝั่งมีค่าเท่ากับ $2$ สมมติว่าสูตรเป็นจริงสำหรับ $n=k$ จากนั้น
$$\begin{aligned}
\sum_{r=1}^{k+1}r(r+1)
&=\frac{k(k+1)(k+2)}3+(k+1)(k+2)\\
&=\frac{(k+1)(k+2)(k+3)}3.
\end{aligned}$$
นี่คือสูตร $k+1$ ที่ต้องการ ดังนั้นผลลัพธ์จึงเป็นจริงสำหรับจำนวนเต็มบวกทั้งหมดโดยหลักการอุปนัย
เปิดเผยตัวคูณจำนวนเต็มสำหรับการหารลงตัว
เพื่อพิสูจน์ว่านิพจน์หนึ่ง หารลงตัว ด้วยจำนวนเต็มที่ไม่เป็นศูนย์ $m$ ให้เขียนเป็น $m$ คูณด้วยจำนวนเต็ม ในขั้นตอนการอุปนัย แยกนิพจน์ที่สมมติให้หารได้และแสดงว่าทุกพจน์ที่เหลือก็เป็นพหุคูณของ $m$ ทั้งตัวคูณที่เหมาะสมของนิพจน์ $k$ และความแตกต่างระหว่างนิพจน์ต่อเนื่องกันอาจช่วยได้ ระบุชื่อตัวคูณจำนวนเต็ม “หารลงตัวโดยสังเกต” อาจซ่อนการใช้สมมติฐานที่หายไป
ให้ $F_n=10^n-4^n$ ที่ $n=1$, $F_1=6$ สมมติว่า $F_k=6q$ สำหรับจำนวนเต็ม $q$ จากนั้น
$$\begin{aligned}
F_{k+1}
&=10(10^k-4^k)+6\cdot4^k\\
&=6(10q+4^k).
\end{aligned}$$
วงเล็บเป็นจำนวนเต็ม ดังนั้น $6$ หาร $F_{k+1}$ ลงตัว และการอนุมานพิสูจน์ผลลัพธ์สำหรับจำนวนเต็มบวกทุกตัว $n$
ใช้ความสัมพันธ์เวียนกลับเพื่อก้าวไปข้างหน้า
ความสัมพันธ์เวียนกลับเป็นวิธีการที่ถูกต้องในการเปลี่ยนจาก $u_k$ ไปยัง $u_{k+1}$ ตรวจสอบว่ารูปแบบปิดที่เสนอมีพจน์แรกที่ถูกต้อง แทนค่า $k$ ของมันลงในความสัมพันธ์เวียนกลับและจัดรูป อย่าใส่สูตร $k+1$ ที่เสนอลงในความสัมพันธ์เวียนกลับแล้วเรียกว่าการพิสูจน์ เว้นแต่จะสร้างความเท่าเทียมกันที่ย้อนกลับได้กับสูตร $k$ ที่รู้จักแล้ว เส้นทางที่ชัดเจนที่สุดเริ่มต้นจากความสัมพันธ์เวียนกลับที่กำหนดให้
สมมติ $u_1=2$ และ $u_{n+1}=3u_n+2$ ข้ออ้างคือ $u_n=3^n-1$ เป็นจริงที่ $n=1$ โดยสมมติ $u_k=3^k-1$,
$$u_{k+1}=3(3^k-1)+2=3^{k+1}-1.$$
สิ่งนี้พิสูจน์รูปแบบปิดที่อ้างไว้สำหรับจำนวนเต็มบวกทั้งหมด ไม่ใช่แค่พจน์แรกๆ ที่คำนวณได้ $2,8,26$
รักษาระดับขอบเขตและตรวจสอบเครื่องหมายของตัวส่วน
สำหรับอสมการที่เกี่ยวข้องกับความสัมพันธ์เวียนกลับ แทนค่าสมมติฐานลงในนิพจน์ whose sign สามารถควบคุมได้ ระบุเหตุผลว่าทำไมตัวส่วนของมันถึงเป็นบวกก่อนจะใช้มันเพื่อรักษาระดับอสมการ บางครั้งสมมติฐานที่ต้องการประกอบด้วยระดับขอบเขตสองระดับ พิสูจน์ว่าทั้งสองอยู่รอดผ่านขั้นตอนนั้น เมื่อระดับขอบเขตได้รับการยืนยันสำหรับแต่ละพจน์ มันสามารถสนับสนุนการArgumentเรื่องความเป็น monotonic ต่อมาโดยไม่ต้องสมมติคำตอบ
ให้ $u_1=1$ และ $u_{n+1}=(4u_n+3)/(u_n+2)$ จงพิสูจน์ $0<u_n<3$
พจน์แรกเป็นจริงสำหรับอสมการทั้งสอง หาก $0<u_k<3$ ตัวเศษและตัวส่วนของ $u_{k+1}$ จะมีค่าเป็นบวก นอกจากนี้ยังได้
$$3-u_{k+1}=\frac{3-u_k}{u_k+2}>0.$$
ดังนั้น $0<u_{k+1}<3$ โดยใช้วิธีอุปนัย จะได้ $0<u_n<3$ สำหรับจำนวนเต็มบวกทุกค่า $n$ ขอบเขตที่ได้พิสูจน์แล้วจึงให้ผลลัพธ์ว่า
$$u_{n+1}-u_n=\frac{(3-u_n)(u_n+1)}{u_n+2}>0,$$
ดังนั้นอนุกรมนี้เพิ่มขึ้นตามลำดับ การสรุปสุดท้ายนี้ใช้ขอบเขตที่พิสูจน์ไว้แล้ว ไม่ใช่การแทนที่การพิสูจน์นั้น
พิสูจน์สูตรเมทริกซ์ยกกำลังด้วยการคูณ
สำหรับกำลังของเมทริกซ์หนึ่ง $M^{k+1}=M^kM$ แทนค่าที่เสนอไว้สำหรับ $M^k$ คูณแถวกับคอลัมน์และแสดงว่าแต่ละองค์ประกอบมีรูปแบบ $k+1$ กำลังของเมทริกซ์ไม่คำนวณโดยยกกำลังแต่ละองค์ประกอบ นอกจากนี้ สูตรที่ตรวจสอบที่ $M$ และ $M^2$ เป็นเพียงข้อบ่งชี้จนกว่าจะพิสูจน์ขั้นตอน $k$ แบบสุ่มได้
สำหรับ $M=\begin{pmatrix}2&1\\0&1\end{pmatrix}$ claiming
$$M^n=\begin{pmatrix}2^n&2^n-1\\0&1\end{pmatrix}
\quad(n\ge1).$$
กรณี $n=1$ คือ $M$ เอง Using the $k$ hypothesis,
$$\begin{aligned}
M^{k+1}
&=\begin{pmatrix}2^k&2^k-1\\0&1\end{pmatrix}
\begin{pmatrix}2&1\\0&1\end{pmatrix}\\
&=\begin{pmatrix}2^{k+1}&2^{k+1}-1\\0&1\end{pmatrix}.
\end{aligned}$$
ดังนั้นสูตรนี้เป็นจริงสำหรับจำนวนเต็มบวกทั้งหมดโดยวิธีอุปนัย กรณี $n=0$ แยกต่างหากคือ $M^0=I$ ซึ่งสอดคล้องกับสูตรนี้ด้วย
สันนิษฐานและพิสูจน์รูปแบบอนุพันธ์
A conjecture is a statement suggested by evidence, not an established theorem. Compute a few derivatives, look for a pattern and express it precisely with its starting value of $n$. สำหรับสูตรอนุพันธ์อันดับ $n$ อนุพันธ์อนุพันธ์อันดับ $k$ ที่สมมติไว้หนึ่งครั้ง รูปแบบที่ถูกต้องต้องการการอนุพันธ์และการจัดรูปจริงในขั้นตอนเชิงอุปถัมภ์
สำหรับ $f(x)=xe^{2x}$ อนุพันธ์อันดับหนึ่งคือ $e^{2x}(2x+1)$, $e^{2x}(4x+4)$ และ $e^{2x}(8x+12)$ สมมติว่า
$$f^{(n)}(x)=2^{n-1}e^{2x}(2x+n),\qquad n\ge1.$$
อนุพันธ์อันดับหนึ่งให้กรณีฐาน การหาอนุพันธ์ของสูตร $k$ จะได้
$$2^{k-1}e^{2x}\{2(2x+k)+2\}
=2^ke^{2x}(2x+k+1),$$
ซึ่งคืออนุพันธ์อันดับ $k+1$ ที่ต้องการ ดังนั้นสมมติฐานนี้เป็นจริงสำหรับจำนวนเต็มบวกทุกค่า $n$
จับคู่ระดับอนุพันธ์ในข้อความ
หากสูตรที่อ้างถึงเป็นระดับอนุพันธ์ $2n$ การเพิ่ม $n$ ขึ้นหนึ่งหน่วยจะทำให้ระดับอนุพันธ์เพิ่มขึ้นสองหน่วย ขั้นตอนเชิงอุปถัมภ์ต้องทำอนุพันธ์สองเท่า นับระดับอนุพันธ์ก่อนเริ่มการคำนวณพีชคณิต ติดตามเครื่องหมายสลับและสัมประสิทธิ์ขึ้นอยู่กับ $n$ แยกกัน ข้อความเกี่ยวกับระดับเฉพาะไม่ใช่ข้อความอัตโนมัติสำหรับระดับอนุพันธ์ทุกตัว
สำหรับ $f(x)=x\sin x$ claiming
$$f^{(2n)}(x)=(-1)^n(x\sin x-2n\cos x),\qquad n\ge1.$$
ที่ $n=1$, $f''(x)=2\cos x-x\sin x$ ตามที่ต้องการ การหาอนุพันธ์ของสูตร $2k$ ที่สันนิษฐานไว้หนึ่งครั้งจะได้ $(-1)^k\{x\cos x+(2k+1)\sin x\}$ การหาอนุพันธ์ครั้งที่สองจะได้
$$(-1)^k\{-x\sin x+(2k+2)\cos x\}
=(-1)^{k+1}\{x\sin x-2(k+1)\cos x\},$$
completing the step to derivative order $2(k+1)$. The formula therefore holds for all positive integers $n$ by induction.
เปลี่ยนการทดลองสั้นๆ เป็นสันนิษฐานแฟกทอเรียล
แฟกทอเรียล คือ $n!=1\cdot2\cdots n$ สำหรับจำนวนเต็มบวก $n$ พร้อม $0!=1$ ผลรวมบางส่วนอาจชี้ให้เห็นแฟกทอเรียลที่เลื่อนตำแหน่ง แต่รูปแบบนั้นต้องผ่านขั้นตอนเชิงอุปถัมภ์ทั่วไปได้ คำนวณพจน์แรกอย่างระมัดระวังและมองหา-expression เรียบง่ายหลังจากบวกหรือลบค่าคงที่ เมื่อคำถามขอการเชิงอุปถัมภ์ ให้นำเสนอการพิสูจน์นั้นแม้ว่าจะมีวิธีการ telescoping โดยตรงอยู่ก็ตาม
สำหรับ $S_n=\sum_{r=1}^{n}r\,r!$ ผลรวมแรกคือ $1,5,23,119$ การบวก $1$ ชี้ให้เห็นถึง $S_n=(n+1)!-1$
ที่ $n=1$ ทั้งสองข้างเท่ากับ $1$ สมมติว่าสูตรเป็นจริงสำหรับ $k$
$$\begin{aligned}
S_{k+1}
&=(k+1)!-1+(k+1)(k+1)!\\
&=(k+2)(k+1)!-1=(k+2)!-1.
\end{aligned}$$
Thus the conjecture holds for all positive integers by induction. The identity $r\,r!=(r+1)!-r!$ also explains why the sums telescope, but listing early values alone is not a proof.
เริ่มที่ค่าแรกที่ข้อความครอบคลุมจริงๆ
ข้อความอาจเริ่มที่ $n=4$ หรือจำนวนเต็มที่ระบุอื่นๆ พิสูจน์กรณีเริ่มต้นนี้และสมมติว่า $k$ อยู่ในขอบเขตที่อนุญาต; อย่าเปลี่ยนโดเมนเป็นจำนวนเต็มบวกทั้งหมดโดยไม่แจ้งให้ทราบ สำหรับ $2^n\ge n^2$ กับ $n\ge4$ กรณีฐานคือ $16=16$ สมมติ $2^k\ge k^2$ สำหรับ $k\ge4$ เราจะได้ $2^{k+1}\ge2k^2\ge(k+1)^2$ เนื่องจาก $2k^2-(k+1)^2=(k-1)^2-2>0$ อยู่ในช่วงนั้น ดังนั้นการเชิงอุปถัมภ์จึงพิสูจน์ข้อความที่กำหนดสำหรับจำนวนเต็มทั้งหมด $n\ge4$
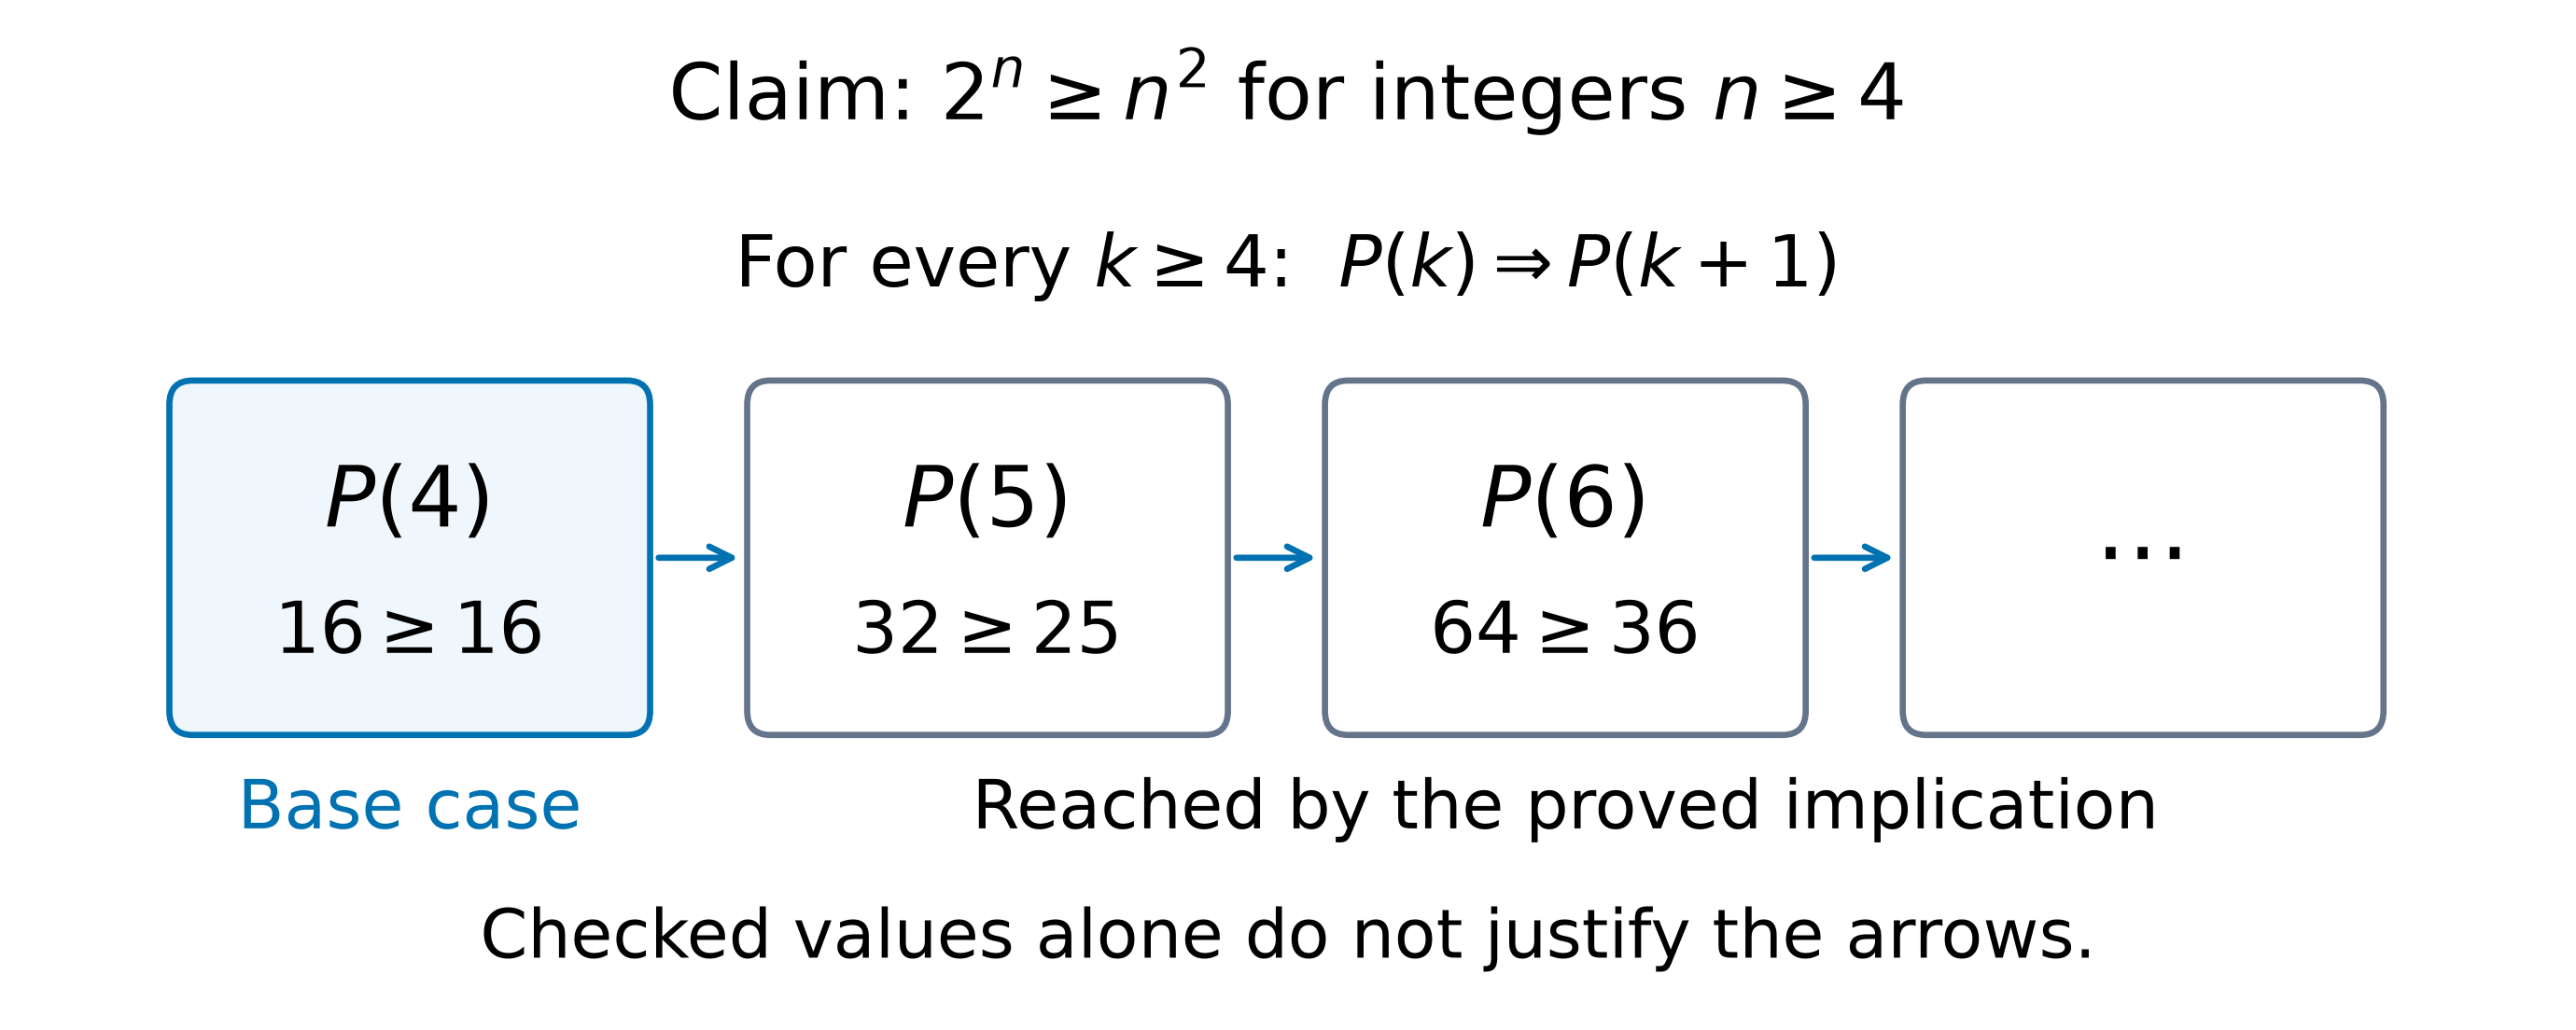
ลูกโซ่พิสูจน์ช่วงที่กล่าวไว้เริ่มตั้งแต่ 4. จริงๆ แล้ว n=3 ไม่เป็นจริง, เนื่องจาก 8 น้อยกว่า 9; จุดเริ่มต้นเป็นส่วนหนึ่งของข้ออ้าง.
ตรวจสอบนัยและข้อสรุป
ตรวจสอบว่าสมมติฐานถูกใช้เพื่อพิสูจน์กรณีถัดไปในทิศทางไป โดยมีนิพจน์ทั้งหมดที่นิยามไว้ กรณีฐานที่ตรวจสอบและนัยย้อนกลับเพียงอย่างเดียวไม่ establishing ข้อความสำหรับจำนวนเต็มที่ตามมา จับคู่ข้อสรุปกับลิงก์: $P(k)\Rightarrow P(k+1)$ เข้าถึงจำนวนเต็มทั้งหมดที่ตามมา ในขณะที่ลิงก์จาก $k$ ไปยัง $k+2$ เข้าถึง only parity เดียวจากกรณีฐานเดียว เพื่อครอบคลุมทั้งสอง parity ด้วยลิงก์นี้ ต้องมีกรณีเริ่มต้นสองกรณี
ข้อความ $P(n): n\le5$ ให้คำเตือน. $P(1)$ เป็นจริงและ $P(k+1)\Rightarrow P(k)$ เป็นจริงสำหรับจำนวนเต็มบวก, แต่ $P(6)$ เป็นเท็จ. ความหมายที่ย้อนกลับไม่สามารถแทนที่ขั้นตอนที่จำเป็นในทิศทางไปได้
ข้อผิดพลาดทั่วไป
- ใช้เครื่องหมายผิดในความสัมพันธ์ระหว่างรากกับสัมประสิทธิ์: สำหรับ $ax^3+bx^2+cx+d=0$, $\sum\alpha=-\tfrac ba$, $\sum\alpha\beta=\tfrac ca$, $\alpha\beta\gamma=-\tfrac da$
- แทนรากใหม่ลงในสมการแทนรากเดิม: สำหรับราก $2\alpha$ ให้แทน $x=\tfrac y2$ ไม่ใช่ $x=2y$
- มองข้ามเส้นกำกับเฉียงเมื่อตัวเศษมีดีกรีมากกว่าตัวส่วนอยู่หนึ่ง
- ในวิธีผลต่าง ตัดพจน์ทุกพจน์ทิ้ง: เขียนพจน์สองสามพจน์แรกและพจน์สองสามพจน์สุดท้ายเพื่อดูว่าพจน์ใดเหลืออยู่
- คูณเมทริกซ์การแปลงผิดลำดับ: $\mathbf{BA}$ หมายถึงใช้ $\mathbf A$ ก่อน
- ลืมว่า $|\det\mathbf M|$ เป็นตัวประกอบมาตราส่วนของพื้นที่ และดีเทอร์มิแนนต์ที่เป็นลบหมายถึงมีการสะท้อนร่วมด้วย
- ใช้ $\cos$ หามุมระหว่างเส้นตรงกับระนาบ โดยสูตรนั้นให้มุมกับเส้นปกติ
- จบการพิสูจน์โดยอุปนัยโดยไม่มีข้อความสรุป หรือใช้ผลลัพธ์ $n=k+1$ ภายในการพิสูจน์ผลลัพธ์นั้นเอง
สำรวจ
เส้นทางของการพิสูจน์โดยการเหนี่ยวนำ
มองการเหนี่ยวนำเหมือนโดมิโนตัวแรกบวกกฎที่ดันกรณีถัดไปทุกครั้ง
คำศัพท์
ฝึกฝน
| English | ไทย |
|---|---|
| conjecture/kənˈdʒektʃə/ | ข้อสันนิษฐาน |
| inductive proof/ɪnˈdʌktɪv pruːf/ | การพิสูจน์แบบนิรนัย |
| symmetric functions/sɪˈmetrɪk ˈfʌŋkʃnz/ | ฟังก์ชันสมมาตร |
| telescope/ˈtelɪskəʊp/ | การลดรูปแบบเทเลสโคป |
| positive integer/ˈpɒzɪtɪv ˈɪntɪdʒə/ | จำนวนเต็มบวก |
1.7
ฝึกฝน
ตอบคำถามแต่ละข้อก่อนดูคำตอบด้านล่าง
- รากของ $2x^3-3x^2+4x-5=0$ คือ $\alpha$, $\beta$ และ $\gamma$ จงหา $\alpha+\beta+\gamma$, $\alpha\beta+\beta\gamma+\gamma\alpha$ และ $\alpha\beta\gamma$ จากนั้นจงหา $\alpha^2+\beta^2+\gamma^2$ และอธิบายว่าเครื่องหมายของค่านี้บอกอะไรเกี่ยวกับราก
- สำหรับสมการเดียวกัน จงหาสมการกำลังสามที่มีสัมประสิทธิ์เป็นจำนวนเต็มและมีรากเป็น $2\alpha$, $2\beta$ และ $2\gamma$
- สำหรับ $y=\dfrac{x^2+x-2}{x-3}$: (a) ระบุเส้นกำกับแนวดิ่งและหาเส้นกำกับเฉียง (b) แสดงว่า $y$ ไม่สามารถมีค่าใด ๆ ที่อยู่ระหว่าง $7-2\sqrt{10}$ และ $7+2\sqrt{10}$ โดยไม่รวมปลายทั้งสอง
- ใช้ผลลัพธ์มาตรฐานเพื่อแสดงว่า $\displaystyle\sum_{r=1}^{n}r(r+1)=\tfrac13n(n+1)(n+2)$
- ใช้วิธีผลต่างเพื่อหา $\displaystyle\sum_{r=1}^{n}\frac{1}{r(r+1)}$ และอนุมานผลบวกอนันต์
- (a) หาอินเวอร์สของ $\mathbf{A}=\begin{pmatrix}3&1\\5&2\end{pmatrix}$ (b) อธิบายการแปลงที่กำหนดโดย $\mathbf{R}=\begin{pmatrix}0&-1\\1&0\end{pmatrix}$ หา $\mathbf{R}^2$ และอธิบายการแปลงนั้น แล้วหาจุดตรึงของ $\mathbf{R}$
- ร่างเส้นโค้ง $r=2(1+\cos\theta)$ สำหรับ $0\le\theta<2\pi$ และหาพื้นที่ที่เส้นโค้งล้อมรอบ
- เส้นตรง $l$ คือ $\mathbf{r}=\begin{pmatrix}1\\0\\2\end{pmatrix}+t\begin{pmatrix}1\\2\\-1\end{pmatrix}$ และระนาบ $\Pi$ คือ $x+y+z=9$ จงหาจุดที่ $l$ ตัดกับ $\Pi$ และมุมแหลมระหว่าง $l$ กับ $\Pi$
- พิสูจน์โดยอุปนัยว่า $\displaystyle\sum_{r=1}^{n}r^3=\tfrac14n^2(n+1)^2$ สำหรับจำนวนเต็มบวก $n$ ทุกค่า
- พิสูจน์โดยอุปนัยว่า $7^n-1$ หารด้วย $6$ ลงตัวสำหรับจำนวนเต็มบวก $n$ ทุกค่า
1.7
คำตอบ
- $\sum\alpha=\tfrac32$, $\sum\alpha\beta=\tfrac42=2$, $\alpha\beta\gamma=\tfrac52$. $\sum\alpha^2=\left(\tfrac32\right)^2-2(2)=-\tfrac74$. ผลบวกกำลังสองของจำนวนจริงไม่อาจเป็นลบได้ ดังนั้นรากจึงไม่ใช่จำนวนจริงทั้งหมด โดยมีรากจริงหนึ่งรากและรากเชิงซ้อนสังยุคหนึ่งคู่
- ให้ $y=2x$ ดังนั้น $x=\tfrac y2$: $2\cdot\tfrac{y^3}{8}-3\cdot\tfrac{y^2}{4}+4\cdot\tfrac y2-5=0$ คูณด้วย $4$: $y^3-3y^2+8y-20=0$
- (a) $x=3$ การหารให้ $x^2+x-2=(x-3)(x+4)+10$ ดังนั้น $y=x+4+\dfrac{10}{x-3}$ และเส้นกำกับเฉียงคือ $y=x+4$ (b) $y(x-3)=x^2+x-2$ ให้ $x^2+(1-y)x+(3y-2)=0$ เพื่อให้ $x$ เป็นจำนวนจริงต้องมี $(1-y)^2-4(3y-2)\ge0$ นั่นคือ $y^2-14y+9\ge0$ รากของ $y^2-14y+9=0$ คือ $7\pm2\sqrt{10}$ ดังนั้น $y\le7-2\sqrt{10}$ หรือ $y\ge7+2\sqrt{10}$
- $\sum r^2+\sum r=\tfrac16n(n+1)(2n+1)+\tfrac12n(n+1)=\tfrac16n(n+1)\big[(2n+1)+3\big]=\tfrac16n(n+1)(2n+4)=\tfrac13n(n+1)(n+2)$.
- $\dfrac{1}{r(r+1)}=\dfrac1r-\dfrac1{r+1}$ เมื่อเขียนพจน์ทั้งหมดออกมา ทุกพจน์หักล้างกันยกเว้นพจน์แรกและพจน์สุดท้าย: $\displaystyle\sum_{r=1}^{n}=1-\frac1{n+1}=\frac{n}{n+1}$ เมื่อ $n\to\infty$, $\dfrac1{n+1}\to0$ ดังนั้นผลบวกอนันต์คือ $1$
- (a) $\det\mathbf{A}=6-5=1$ ดังนั้น $\mathbf{A}^{-1}=\begin{pmatrix}2&-1\\-5&3\end{pmatrix}$ (b) $\mathbf{R}$ เป็นการหมุนทวนเข็มนาฬิกาเป็นมุม $90^\circ$ รอบจุดกำเนิด $\mathbf{R}^2=\begin{pmatrix}-1&0\\0&-1\end{pmatrix}$ เป็นการหมุนเป็นมุม $180^\circ$ $\mathbf{R}\begin{pmatrix}x\\y\end{pmatrix}=\begin{pmatrix}x\\y\end{pmatrix}$ ให้ $-y=x$ และ $x=y$ ดังนั้นมีเพียงจุดกำเนิดที่เป็นจุดตรึง
- คาร์ดิออยด์มี $r=4$ ที่ $\theta=0$ มี $r=2$ ที่ $\theta=\tfrac\pi2$ และมีจุดแหลมที่จุดขั้วเมื่อ $\theta=\pi$ พื้นที่ $=\tfrac12\displaystyle\int_0^{2\pi}4(1+\cos\theta)^2\,d\theta=2\int_0^{2\pi}\left(1+2\cos\theta+\tfrac12+\tfrac12\cos2\theta\right)d\theta=2\left(\tfrac32\cdot2\pi\right)=6\pi$
- แทนค่า: $(1+t)+2t+(2-t)=9$ ดังนั้น $3+2t=9$ และ $t=3$ จุดที่ได้คือ $(4,6,-1)$ เมื่อใช้ $\mathbf d=(1,2,-1)$ และ $\mathbf n=(1,1,1)$: $\sin\theta=\dfrac{|\mathbf d\cdot\mathbf n|}{|\mathbf d||\mathbf n|}=\dfrac{2}{\sqrt6\sqrt3}=\dfrac{\sqrt2}{3}$ ดังนั้น $\theta\approx28.1^\circ$ มุมกับระนาบใช้ $\sin$ เพราะ $\mathbf n$ ตั้งฉากกับระนาบ
- กรณีฐาน $n=1$: ทั้งสองข้างเท่ากับ $1$ สมมติว่า $\sum_{r=1}^{k}r^3=\tfrac14k^2(k+1)^2$ แล้ว $\sum_{r=1}^{k+1}r^3=\tfrac14k^2(k+1)^2+(k+1)^3=\tfrac14(k+1)^2\big(k^2+4k+4\big)=\tfrac14(k+1)^2(k+2)^2$ ซึ่งเป็นสูตรเมื่อใช้ $n=k+1$ ผลลัพธ์เป็นจริงสำหรับ $n=1$ และเป็นจริงสำหรับ $n=k+1$ เมื่อใดก็ตามที่เป็นจริงสำหรับ $n=k$ ดังนั้นโดยอุปนัย ผลลัพธ์จึงเป็นจริงสำหรับจำนวนเต็มบวก $n$ ทุกค่า
- $n=1$: $7-1=6$ สมมติว่า $7^k-1=6m$ สำหรับจำนวนเต็ม $m$ แล้ว $7^{k+1}-1=7\cdot7^k-1=7(7^k-1)+6=42m+6=6(7m+1)$ ซึ่งหารด้วย $6$ ลงตัว เป็นจริงสำหรับ $n=1$ และเป็นจริงสำหรับ $k+1$ เมื่อใดก็ตามที่เป็นจริงสำหรับ $k$ ดังนั้นจึงเป็นจริงสำหรับจำนวนเต็มบวก $n$ ทุกค่า
1.7
ข้อแนะนำสำหรับการสอบ
- ใช้ ความสัมพันธ์ระหว่างรากและสัมประสิทธิ์ (ผลรวม, ผลรวมของคู่, ผลคูณ) แทนการแก้พหุนาม.
- For proof by induction, set out the base case, assume the result for $n = k$, prove it for $n = k+1$, and write a clear closing statement.
- วาดแผนภาพ กราฟฟังก์ชันอัตราส่วน พร้อมเส้นประสมและจุดกลับตัว; ใช้ วิธีผลต่าง สำหรับการหาผลรวม.
- สำหรับ เมทริกซ์, ต้องรู้ดีเทอร์มิแนนต์, ผกผัน, และเส้นคงที่, และตีความการแปลงแต่ละชนิดในเชิงเรขาคณิต.
คำศัพท์
ฝึกฝน
| English | ไทย |
|---|---|
| base case/beɪs keɪs/ | กรณีพื้นฐาน |
| inductive step/ɪnˈdʌktɪv step/ | ขั้นตอนอุปนัย |
| divisible/dɪˈvɪzɪbl/ | หารลงตัว |
| inductive hypothesis/ɪnˈdʌktɪv haɪˈpɒθəsɪs/ | สมมติฐานแบบอุปนัย |
| factorial/fækˈtɔːrɪəl/ | แฟกทอเรียล |
บทเรียนเชิงโต้ตอบสำหรับหัวข้อนี้
ทำทีละขั้นตอน พร้อมแบบฝึกหัดตรวจสอบผลทันที