Objectif d'apprentissage 1.1.A: Décrire une grandeur scalaire ou vectorielle en utilisant l'amplitude et la direction, selon le cas.
- 1.1.A.1 Les scalaires sont des grandeurs décrites uniquement par leur amplitude ; les vecteurs sont des grandeurs décrites par leur amplitude et leur direction.
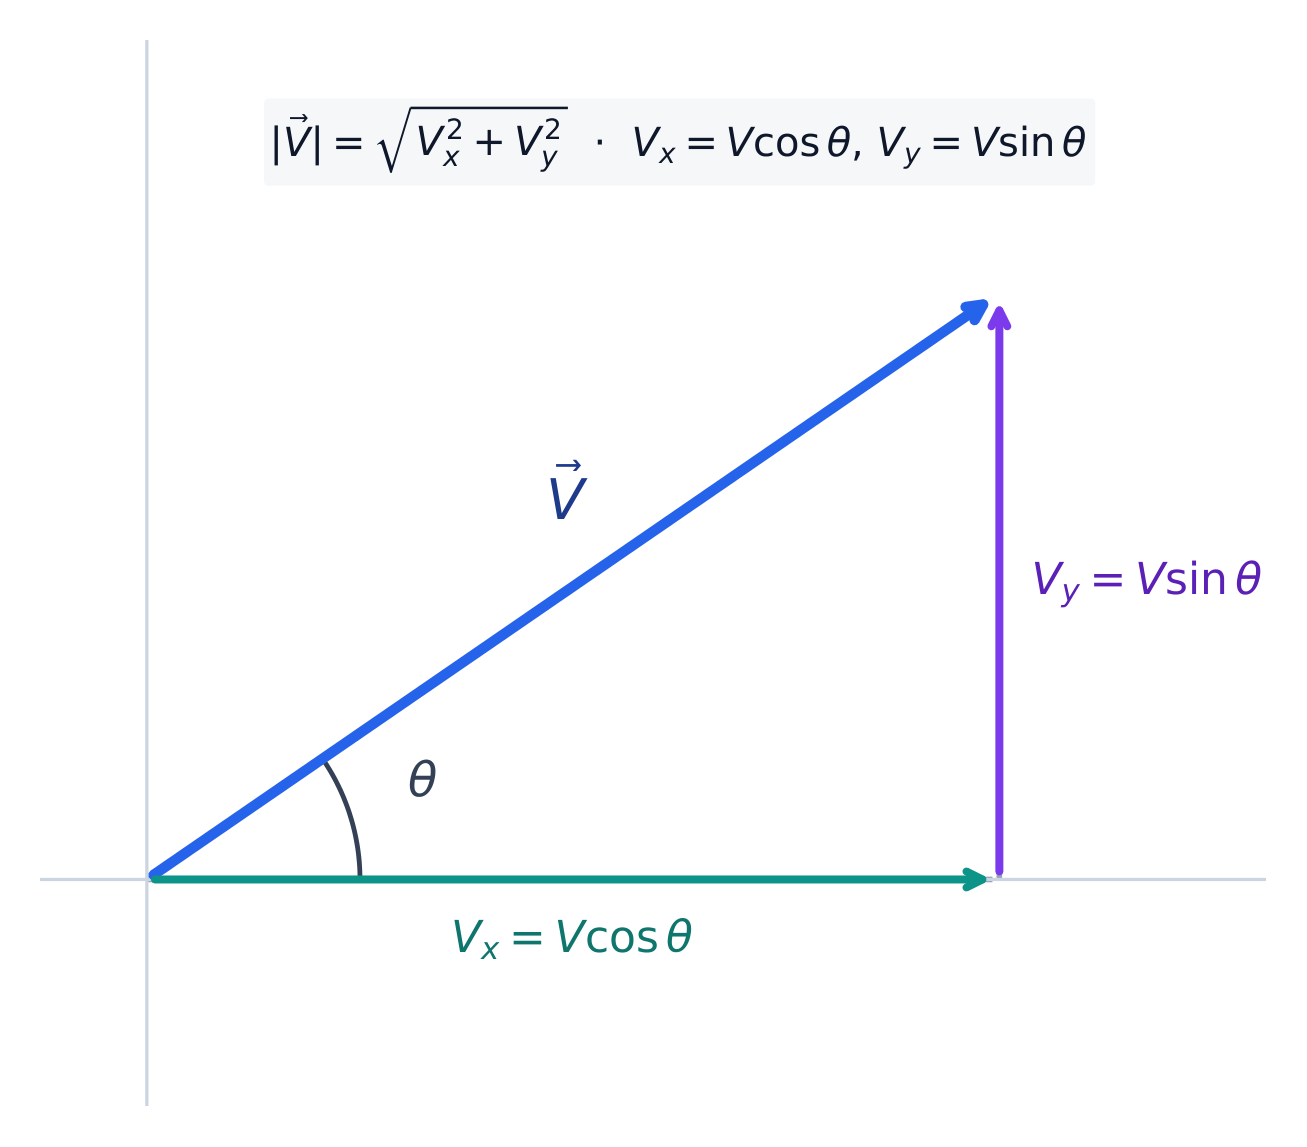
- 1.1.A.2 Les vecteurs peuvent être modélisés visuellement comme des flèches avec une direction appropriée et des longueurs proportionnelles à leur amplitude.
- 1.1.A.3 La distance et la vitesse sont des exemples de grandeurs scalaires, tandis que la position, le déplacement, la vitesse et l'accélération sont des exemples de grandeurs vectorielles.
- 1.1.A.4 Les vecteurs peuvent être exprimés en notation vectorielle unitaire ou comme une grandeur et une direction.
- 1.1.A.4.i La notation vectorielle unitaire peut être utilisée pour représenter les vecteurs comme la somme de leurs composantes constitutives dans les directions $x$-, $y$- et $z$-, désignées respectivement par $\hat{i}$, $\hat{j}$ et $\hat{k}$.
- Équation: $\vec{r} = \left( A\hat{i} + B\hat{j} + C\hat{k} \right)$
- 1.1.A.4.ii Le vecteur position d'un point est donné par $\vec{r}$, et le vecteur unitaire dans la direction du vecteur position est désigné par $\hat{r}$.
- 1.1.A.4.iii Un vecteur résultant est la somme vectorielle des composantes des vecteurs additifs.
- Équation: $\vec{C} = \vec{A} + \vec{B}$
- Équation: $\vec{C} = \left( A_x + B_x \right)\hat{i} + \left( A_y + B_y \right)\hat{j}$
- 1.1.A.4.i La notation vectorielle unitaire peut être utilisée pour représenter les vecteurs comme la somme de leurs composantes constitutives dans les directions $x$-, $y$- et $z$-, désignées respectivement par $\hat{i}$, $\hat{j}$ et $\hat{k}$.
- 1.1.A.5 Dans un système de coordonnées unidimensionnel donné, les directions opposées sont désignées par des signes opposés.