Passer au contenu

Forces et dynamique translationnelle

AP Physique C : Mécanique · Sujet 2

Leçon vidéo pour ce sujet Ouvrir la page vidéo
9:06

Forces et dynamique translationnelle

Un chariot parcourt une boucle verticale. Tout en haut, il est complètement à l'envers, rien ne le retient. Pourquoi ne tombe-t-il pas ? La réponse n'est pas une sorte de…

Narration en anglais · sous-titres en anglais et en 中文 au choix

2.1

Systèmes et Centre de Masse

Programme

Objectif d'apprentissage 2.1.A : Décrire les propriétés et les interactions d'un système.

  • 2.1.A.1 Les propriétés du système sont déterminées par les interactions entre les objets à l'intérieur du système.
  • 2.1.A.2 Si les propriétés ou les interactions des objets constitutifs à l'intérieur d'un système ne sont pas importantes pour modéliser le comportement macroscopique du système, le système lui-même peut être traité comme un objet unique.
  • 2.1.A.3 Les systèmes peuvent permettre des interactions entre les parties constitutives du système et l'environnement, ce qui peut entraîner un transfert d'énergie ou de masse.
  • 2.1.A.4 Les objets individuels à l'intérieur d'un système choisi peuvent se comporter différemment les uns des autres ainsi que du système dans son ensemble.
  • 2.1.A.5 La structure interne d'un système affecte l'analyse de ce système.
  • 2.1.A.6 Lorsque des variables externes à un système changent, la sous-structure du système peut changer.

Objectif d'apprentissage 2.1.B : Décrire l'emplacement du centre de masse d'un système par rapport aux objets qui le constituent.

  • 2.1.B.1 Pour les objets ou systèmes avec des distributions de masse symétriques, le centre de masse est situé sur les lignes de symétrie.
  • 2.1.B.2 L'emplacement du centre de masse d'un système le long d'un axe donné peut être calculé à l'aide de l'équation
    • Équation : $\vec{x}_{\text{cm}} = \dfrac{\sum m_i \vec{x}_i}{\sum m_i}$
  • 2.1.B.3 Pour un solide non uniforme qui peut être considéré comme une collection de masses différentielles, $dm$, le centre de masse du solide peut être calculé en utilisant l'équation
    • Équation : $\vec{r}_{\text{cm}} = \dfrac{\int \vec{r}\, dm}{\int dm}$
    • 2.1.B.3.i La densité massique linéaire d'une tige ou d'un autre corps rigide linéaire est la dérivée de la masse de la tige par rapport à la position de l'élément de masse différentielle sur le corps rigide.
      • Équation: $\lambda = \dfrac{d}{d\ell} m(\ell)$
    • 2.1.B.3.ii Si une fonction de densité de masse est donnée pour un solide, la masse totale peut être déterminée en intégrant la densité de masse sur la longueur (une dimension), la surface (deux dimensions) ou le volume (trois dimensions) du solide. Par exemple :
      • Équation: $M_{\text{total}} = \int \rho(r)\, dV$
  • 2.1.B.4 Un système peut être modélisé comme un objet singulier situé au centre de masse du système.
Source : Description du cours et de l'examen AP College Board

Le 2 août 1971, l'astronaute David Scott s'est tenu sur la Lune et a lâché simultanément un marteau et une plume de faucon. Sans air pour ralentir la plume, les deux ont heurté le sol poussiéreux en même temps – exactement comme Galilée l'avait prédit près de 400 ans plus tôt. Ce seul test résume cette unité : les mêmes quelques lois de force, appliquées avec soin par les lois de Newton, expliquent la chute des plumes, les voitures dans les virages, les sauteurs en parachute et les lunes orbitant autour de planètes.

Un système est l’objet ou l’ensemble des objets que vous analysez, assimilé à un point situé en son centre de masse. Pour un ensemble de masses, $x_{\text{cm}}=\dfrac{\sum m_i x_i}{\sum m_i}$ ; pour un corps continu, $x_{\text{cm}}=\dfrac{1}{M}\int x\,dm$. Seule une force extérieure résultante accélère le centre de masse d’un système de masse fixe.

Choisir le système est votre décision, et cela change l'analyse. Si les détails internes des parties ne sont pas importants, considérez l'ensemble du système comme un unique objet situé à son centre de masse. S'ils le sont – deux blocs reliés par une corde, une personne dans un ascenseur – vous pouvez regarder à l'intérieur, et les parties peuvent se déplacer différemment les unes des autres et du système dans son ensemble. Un système peut aussi échanger de l'énergie ou de la masse avec son environnement (une fusée perdant du carburant, une voiture perdant de la chaleur). Pour tout corps ayant une distribution de masse symétrique, le centre de masse se trouve sur chaque axe de symétrie – le centre d'un disque ou d'une sphère uniforme, le milieu d'une tige uniforme.

Exemple résolu (une tige non uniforme). Une tige mince de longueur $L=2.0\ \text{m}$ repose sur l'axe $x$ depuis $x=0$. Sa densité linéique augmente le long de sa longueur, $\lambda=kx$ avec $k=3.0\ \text{kg/m}^2$. Trouvez sa masse et son centre de masse.

  • Un élément de largeur $dx$ à la position $x$ a une masse $dm=\lambda\,dx=kx\,dx$.
  • Masse : $M=\displaystyle\int_0^L kx\,dx=\frac{kL^2}{2}=\frac{(3.0)(2.0)^2}{2}=6.0\ \text{kg}$.
  • Centre de masse : $x_{\text{cm}}=\dfrac{1}{M}\displaystyle\int_0^L x\,(kx\,dx)=\dfrac{1}{M}\cdot\dfrac{kL^3}{3}=\dfrac{(3.0)(2.0)^3/3}{6.0}=1.33\ \text{m}$, ce qui correspond à $\tfrac23L$.

Vérifiez la réponse par rapport à la physique : une tige uniforme s'équilibrerait en son milieu, $1.0\ \text{m}$. Comme plus de masse se trouve vers l'extrémité droite, le centre de masse doit être situé à droite du milieu.

Une tige allant de 0 à 2.0 m, hachurée du clair à gauche au dense à droite. Un élément fin marque dm = lambda dx = kx dx ; une ligne pointillée indique le milieu à 1.0 m et un triangle localise le centre de masse à 4/3 m
La tige devenant plus dense vers la droite, son centre de masse se situe à 2L/3, au-delà du milieu
Explorer

Centre de masse d'un système

Tapez sur les pièces pour voir où se situe le centre de masse d'un système à deux corps.

Vocabulaire Entrainer
English Français
system/ˈsɪstəm/ système
center of mass/ˈsentə ɒv mæs/ centre de masse
force/fɔːs/ travail
2.2

Forces et Schémas Corporaux Libres

Programme

Objectif d'apprentissage 2.2.A : Décrire une force comme une interaction entre deux objets ou systèmes

  • 2.2.A.1 Les forces sont des grandeurs vectorielles qui décrivent les interactions entre des objets ou des systèmes.
    • 2.2.A.1.i Une force exercée sur un objet ou un système est toujours due à l'interaction de cet objet ou système avec un autre objet ou système.
    • 2.2.A.1.ii Un objet ou un système ne peut pas exercer de force nette sur lui-même.
  • 2.2.A.2 Les forces de contact décrivent l'interaction d'un objet ou d'un système touchant un autre objet ou système et sont des effets macroscopiques de forces électriques interatomiques.

Objectif d'apprentissage 2.2.B : Décrire les forces exercées sur un objet ou un système à l'aide d'un diagramme de corps libre.

  • 2.2.B.1 Les diagrammes de corps libre sont des outils utiles pour visualiser les forces exercées sur un objet ou un système unique et pour déterminer les équations qui représentent une situation physique.
  • 2.2.B.2 Le diagramme de corps libre d'un objet ou d'un système montre chacune des forces exercées sur l'objet ou le système par l'environnement.
  • 2.2.B.3 Les forces exercées sur un objet ou un système sont représentées par des vecteurs partant de la représentation du centre de masse, tel qu'un point. Un système est traité comme si toute sa masse était située au centre de masse.
  • 2.2.B.4 Un système de coordonnées avec un axe parallèle à la direction de l'accélération de l'objet ou du système simplifie la traduction du diagramme de corps libre en représentation algébrique. Par exemple, dans un diagramme de corps libre d'un objet sur un plan incliné, il est utile de placer un axe parallèle à la surface de l'inclinaison.

Énoncé limite : AP Physics C: Mécanique et AP Physics C: Électricité et Magnétisme s'attendent seulement à ce que les étudiants représentent les forces exercées sur les objets, et non les composantes de force sur les diagrammes de corps libre. Sur les examens AP Physics, les forces individuelles représentées sur un diagramme de corps libre doivent être dessinées comme des flèches droites individuelles, partant du point et pointant dans la direction de la force. Les forces individuelles qui sont dans la même direction doivent être dessinées côte à côte, sans se chevaucher.

Source : Description du cours et de l'examen AP College Board

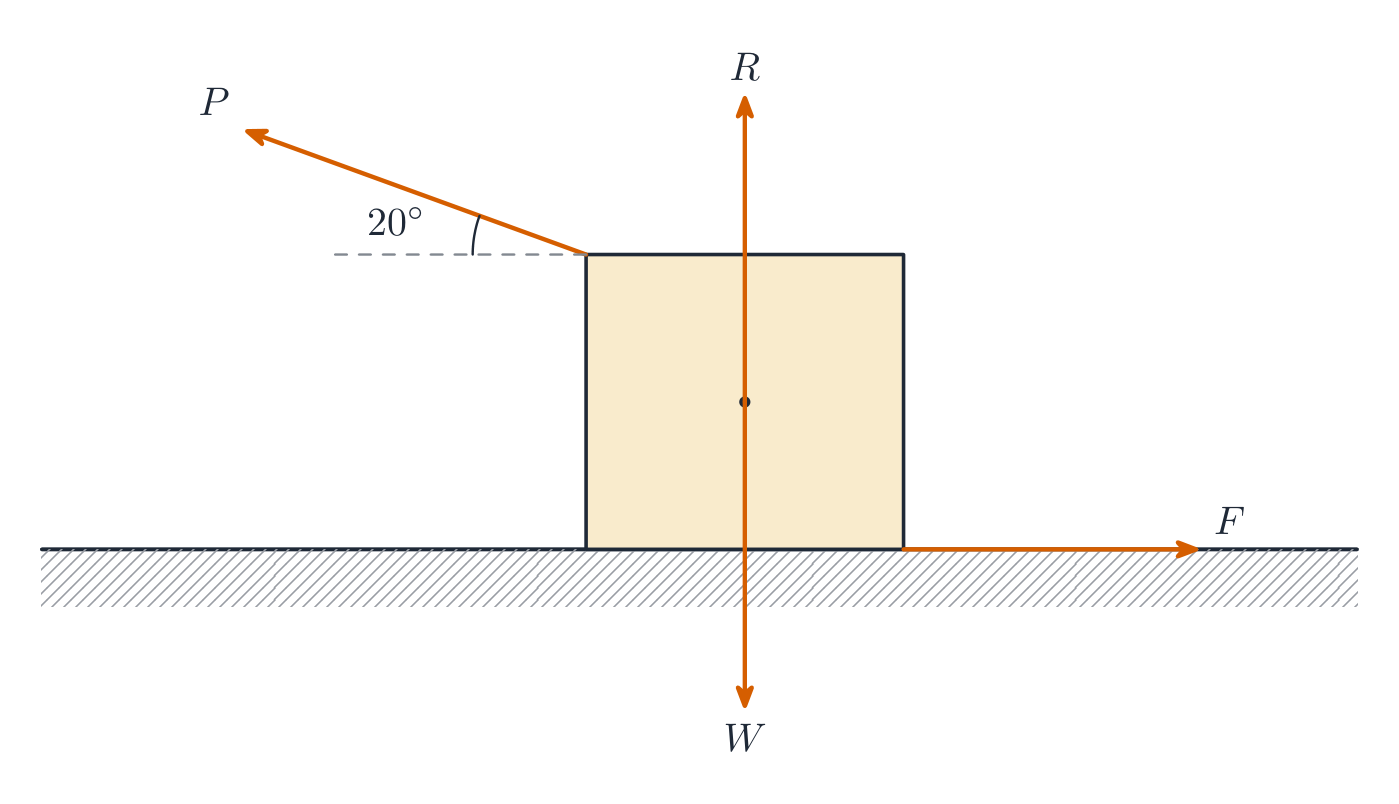
Une force est une poussée ou une traction (un vecteur, en newtons). Un diagramme des forces représente un objet avec une flèche pour chaque force agissant dessus – poids, normale, tension, frottement, force appliquée, traînée. Dessinez-le d'abord ; il constitue la base de toutes les équations de dynamique.

  • Représentez l'objet par un point symbolisant son centre de masse, avec toutes les flèches de forces partant de ce point.
  • Ne représentez que les forces exercées sur l’objet par son environnement : jamais les forces que l’objet exerce sur d’autres objets, ni « $ma$ » ou une « force centripète ».
  • Les forces de contact (force normale, frottement, tension) sont le résultat macroscopique des forces électriques entre les atomes situés aux surfaces en contact.
  • Choisissez un axe parallèle à l'accélération (le long d'un plan incliné, ou vers le centre d'un cercle). Alors, seule une équation contient $a$.
Un diagramme de corps libre montre chaque force agissant sur un objet
Un schéma corporel libre montre toutes les forces agissant sur un objet
Explorer

Équilibrer les forces sur un diagramme corps libre

Un diagramme corps libre représente chaque force agissant sur un objet par une flèche. L'objet n'accélère que si les forces ne s'annulent pas — la force nette détermine $a=F/m$.

Vocabulaire Entrainer
English Français
free-body diagram/friː ˈbɒdi ˈdaɪəɡræm/ diagramme du corps libre
Newton's third law/ˈnjuːtnz θɜːd lɔː/ troisième loi de Newton
inertia/ɪˈnɜːʃə/ inertie
net force/net fɔːs/ force nette
translational equilibrium/trænˈsleɪʃənl ˌiːkwɪˈlɪbrɪəm/ équilibre de translation
differential equation/ˌdɪfəˈrenʃl ɪˈkweɪʒn/ équation différentielle
incline/ɪnˈklaɪn/ plan incliné
tension/ˈtenʃn/ tension
Newton's law of gravitation/ˈnjuːtnz lɔː ɒv ˌɡrævɪˈteɪʃn/ loi de la gravitation universelle de Newton
2.3

Troisième Loi de Newton

Programme

Objectif d'apprentissage 2.3.A : Décrire l'interaction de deux objets ou systèmes en utilisant la troisième loi de Newton et une représentation des forces jumelées exercées sur chaque objet ou système.

  • 2.3.A.1 La troisième loi de Newton décrit l'interaction de deux objets ou systèmes en termes des forces jumelées que chacun exerce sur l'autre.
    • Équation : $\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
  • 2.3.A.2 Les interactions entre les objets à l'intérieur d'un système (forces internes) n'influencent pas le mouvement du centre de masse d'un système.
  • 2.3.A.3 La tension est le résultat macroscopique net des forces que des segments infinitésimaux d'une corde, d'un câble, d'une chaîne ou d'un système similaire exercent les uns sur les autres en réponse à une force externe.
    • 2.3.A.3.i Une corde idéale a une masse négligeable et ne s'étire pas lorsqu'elle est tendue.
    • 2.3.A.3.ii La tension dans une corde idéale est la même en tous points au sein de la corde.
    • 2.3.A.3.iii Dans une corde dont la masse n'est pas négligeable, la tension peut ne pas être la même en tous points au sein de la corde.
    • 2.3.A.3.iv Une poulie idéale est une poulie ayant une masse négligeable et tournant autour d'un axe passant par son centre de masse avec un frottement négligeable.

Source : Description du cours et de l'examen AP College Board

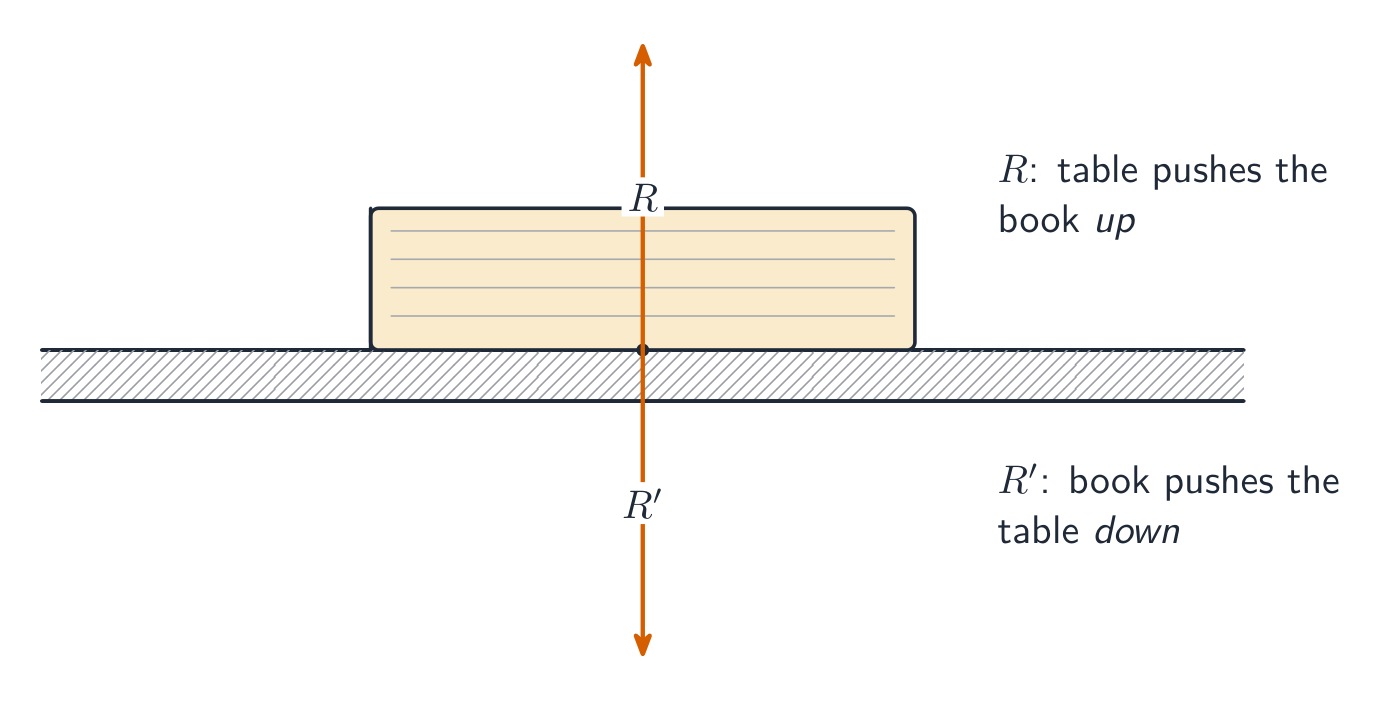
Troisième loi de Newton : A pousse B, B repousse A avec une force égale et opposée. La paire agit sur des objets différents, elle ne s'annule donc jamais au sein d'un seul diagramme libre :

$$\vec{F}_{\text{A on B}}=-\vec{F}_{\text{B on A}}.$$

Les deux forces sont toujours du même type (toutes deux gravitationnelles, toutes deux de contact) et agissent au même instant. Lorsqu'un camion percute une mouche, la force subie par la mouche est exactement égale à celle subie par le camion ; la mouche souffre davantage parce que sa masse est infime. À l'intérieur d'un système, les paires de la troisième loi sont des forces internes : elles s'annulent deux par deux, de sorte qu'elles ne peuvent pas modifier le mouvement du centre de masse du système.
La tension dans une corde ou un câble est le résultat net de chaque petit segment de la corde tirant sur ses voisins. Pour une corde idéale (sans masse) passant sur une poulie sans frottement, la tension est identique partout le long de celle-ci.

Une paire de la troisième loi de Newton : forces égales et opposées agissant sur deux objets différents
Une paire de la troisième loi de Newton : forces égales et opposées sur deux objets différents
Explorer

Paires de la troisième loi

Les paires de la troisième loi de Newton agissent sur des objets différents. Classez chaque affirmation.

2.4

Première Loi de Newton

Programme

Objectif d'apprentissage 2.4.A : Décrire les conditions sous lesquelles la vitesse d'un système reste constante.

  • 2.4.A.1 La force nette sur un système est la somme vectorielle de toutes les forces exercées sur le système.
  • 2.4.A.2 L'équilibre translationnel est la configuration de forces telle que la force nette exercée sur un système est nulle.
    • Équation dérivée : $\sum \vec{F}_i = 0$
  • 2.4.A.3 La première loi de Newton stipule que si la force nette exercée sur un système est nulle, la vitesse de ce système restera constante.
  • 2.4.A.4 Les forces peuvent être équilibrées dans une dimension mais déséquilibrées dans une autre. La vitesse du système ne changera que dans la direction de la force déséquilibrée.
  • 2.4.A.5 Un référentiel inertiel est celui depuis lequel un observateur vérifierait la première loi du mouvement de Newton.

Source : Description du cours et de l'examen AP College Board

Première loi de Newton (inertie) : avec une force nette nulle, la vitesse reste constante – l'objet est en équilibre de translation. La force nette est la somme vectorielle de toutes les forces agissant sur le système, donc l'équilibre signifie $\sum F_x=0$ et $\sum F_y=0$ séparément.

Les forces peuvent être équilibrées dans une direction mais pas dans une autre : un palet de hockey glissant sur de la glace sans frottement a des forces verticales équilibrées (poids et force normale), de sorte que sa vitesse verticale reste nulle, tandis que toute force horizontale non équilibrée modifie uniquement sa vitesse horizontale. Un référentiel inertiel est exactement un référentiel dans lequel la première loi de Newton est observée comme valide – un référentiel qui n'accélère pas.

Exemple détaillé (équilibre). Une lampe de 4.0 kg est suspendue à deux cordes, chacune faisant un angle de $30^\circ$ au-dessus de l’horizontale. Verticalement : $2T\sin30^\circ=mg=40$ N, donc $T=40$ N. Chaque corde supporte une tension égale au poids total de la lampe : des cordes peu inclinées nécessitent de fortes tensions.

Explorer

Équilibré ou non équilibré ?

Par la première loi de Newton, décidez si les forces sur chaque objet sont équilibrées.

2.5

Deuxième Loi de Newton

Programme

Objectif d'apprentissage 2.5.A : Décrire les conditions sous lesquelles la vitesse d'un système change.

  • 2.5.A.1 Les forces déséquilibrées sont une configuration de forces telle que la force nette exercée sur un système n'est pas égale à zéro.
  • 2.5.A.2 La deuxième loi du mouvement de Newton stipule que l'accélération du centre de masse d'un système a une grandeur proportionnelle à la grandeur de la force nette exercée sur le système et est dans la même direction que cette force nette.
    • Équation : $\vec{a}_{\text{sys}} = \dfrac{\sum \vec{F}}{m_{\text{sys}}} = \dfrac{\vec{F}_{\text{net}}}{m_{\text{sys}}}$
  • 2.5.A.3 La vitesse du centre de masse d'un système ne changera que si une force externe nette non nulle est exercée sur ce système.

Source : Description du cours et de l'examen AP College Board

La forme générale utilise la quantité de mouvement :

$$\sum\vec{F}=\frac{d\vec{p}}{dt}=m\vec{a}\ \ (\text{for constant mass}).$$
Appliquez-la un axe à la fois. Lorsque les forces dépendent de la vitesse ou de la position, cela devient une équation différentielle à résoudre.

Exemple résolu. Un bloc de $2.0\ \text{kg}$ glisse sans frottement sur un plan incliné à $30^{\circ}$. Seul le composant parallèle à la rampe de la gravité l'entraîne, donc $a=g\sin30^{\circ}=9.8(0.5)=4.9\ \text{m/s}^2$, indépendamment de la masse.

Exemple résolu (deux corps). Un chariot de $6.0\ \text{kg}$ sur une table sans frottement est tiré par une corde passant sur une poulie légère jusqu'à une masse suspendue de $2.0\ \text{kg}$. Considérez le couple comme un seul système : seule la weight suspendue l'entraîne, donc $a=\dfrac{2.0(9.8)}{8.0}=2.45\ \text{m/s}^2$. Ensuite, isolez le chariot pour trouver la tension dans la corde : $T=6.0(2.45)\approx15\ \text{N}$. Système d'abord pour $a$, corps unique pour les forces internes – cette procédure en deux étapes est la norme.

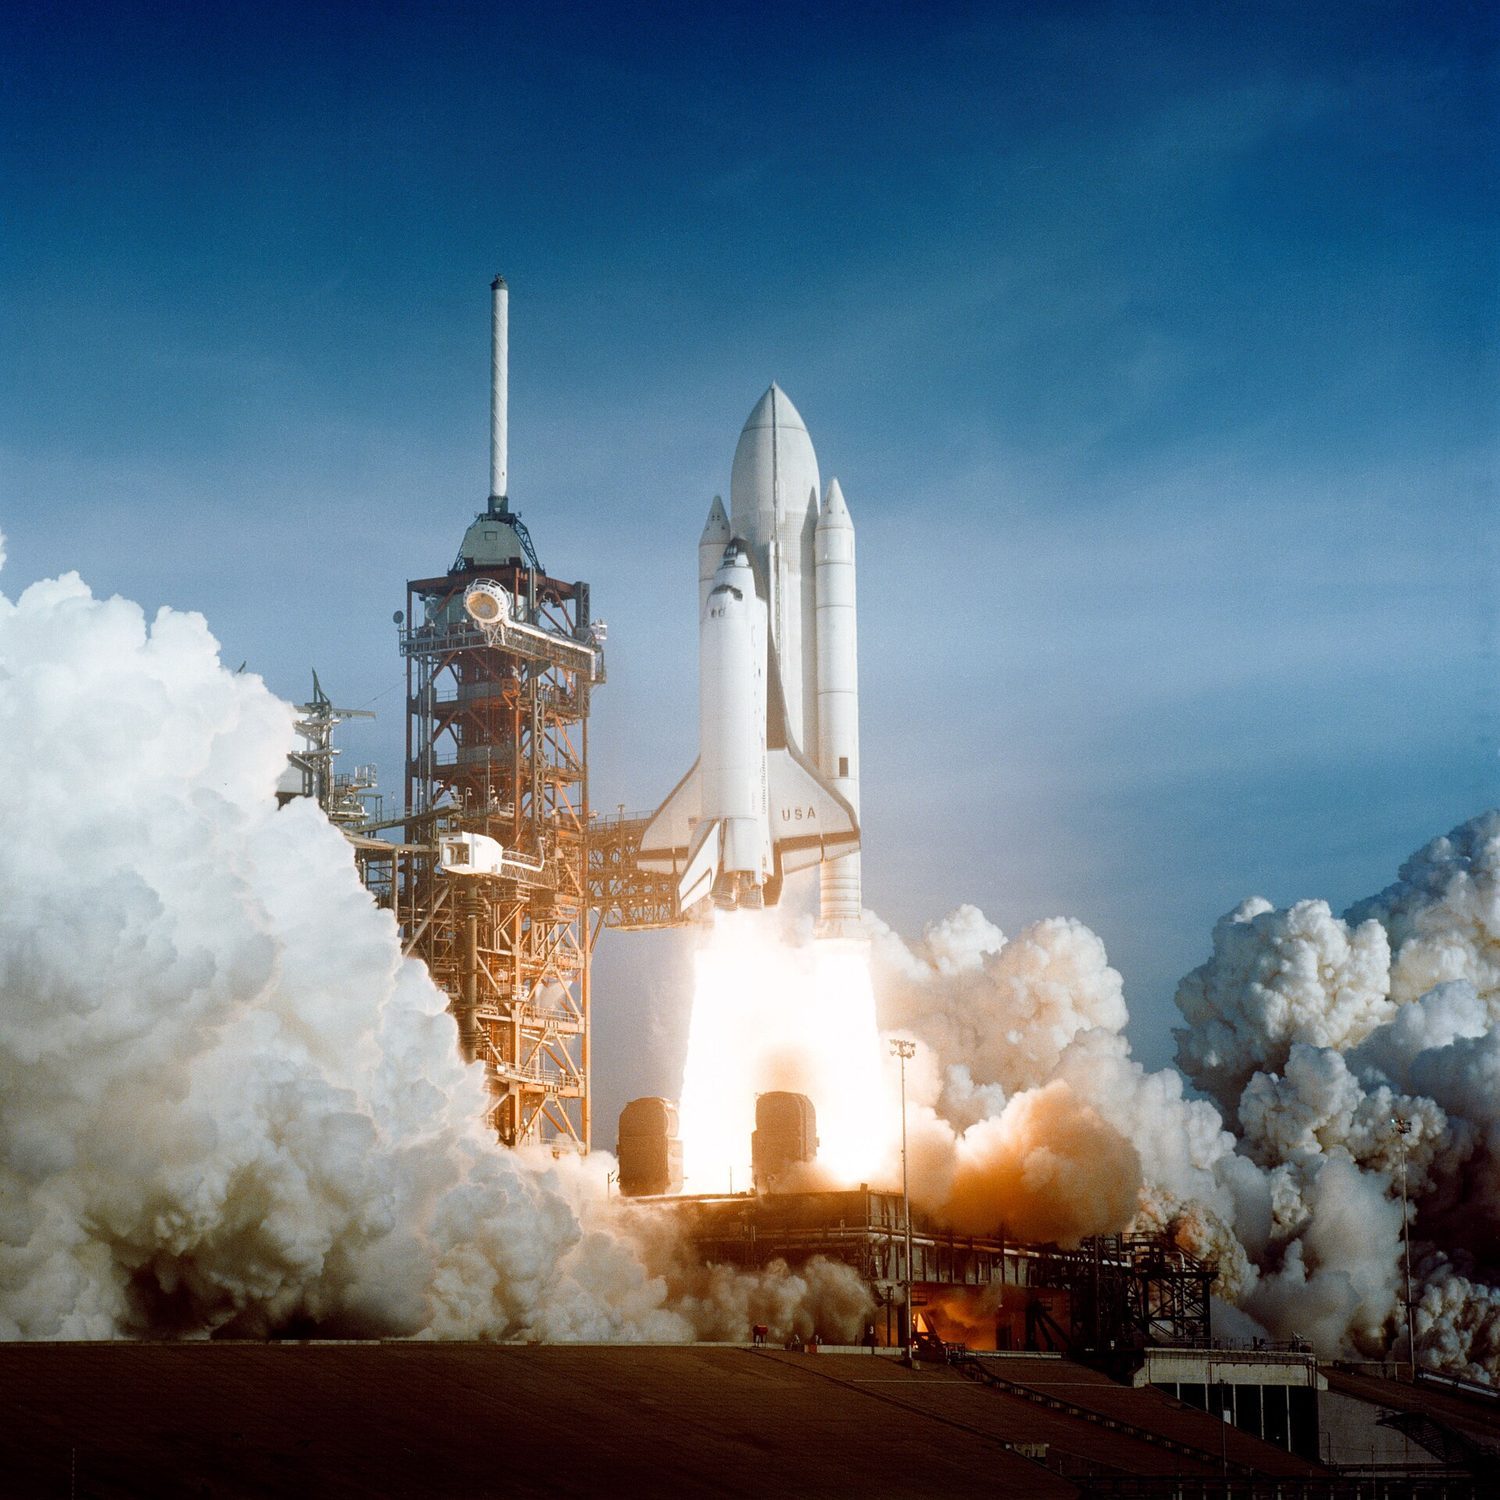
Un lancement de fusée : la force nette modifie la quantité de mouvement — F_net = ma pour la dynamique translationnelle
Un lance de fusée : la force nette change la quantité de mouvement — F_net = ma pour la dynamique de translation

Exemple résolu (ascenseur et poids apparent). Un élève de 60 kg se tient sur une balance dans un ascenseur qui accélère vers le haut à $2.0\ \text{m/s}^2$. En prenant le haut comme positif, $N-mg=ma$, donc $N=60(10+2.0)=720$ N. La balance mesure la force normale, ainsi le poids apparent de l'élève est de 720 N, bien que la force gravitationnelle soit toujours de 600 N. Une accélération vers le bas à $2.0\ \text{m/s}^2$ donne $N=480$ N ; en chute libre, $N=0$.

Explorer

Diagramme de corps libre : F = ma

La résultante des forces, divisée par la masse, donne l'accélération. Changez une force et observez l'accélération réagir.

2.6

Force Gravitationnelle

Programme

Objectif d'apprentissage 2.6.A : Décrire l'interaction gravitationnelle entre deux objets ou systèmes ayant une masse.

  • 2.6.A.1 La loi de la gravitation universelle de Newton décrit la force gravitationnelle entre deux objets ou systèmes comme étant directement proportionnelle à chacune de leurs masses et inversement proportionnelle au carré de la distance entre les centres de masse des systèmes.
    • Équation : $\left| \vec{F}_g \right| = G \dfrac{m_1 m_2}{r^2}$
    • 2.6.A.1.i La force gravitationnelle est attractive.
    • 2.6.A.1.ii La force gravitationnelle est toujours exercée le long de la ligne reliant le centre de masse des deux systèmes interagissants.
    • 2.6.A.1.iii La force gravitationnelle sur un système peut être considérée comme étant exercée sur le centre de masse du système.
  • 2.6.A.2 Un champ modélise les effets d'une force sans contact exercée sur un objet à divers positions dans l'espace.
    • 2.6.A.2.i La grandeur du champ gravitationnel créé par un système de masse $M$ à un point dans l'espace est égale au rapport de la force gravitationnelle exercée par le système sur un objet test de masse $m$ à la masse de l'objet test.
      • Équation dérivée: $\left| \vec{g} \right| = \dfrac{\left| \vec{F}_g \right|}{m} = G \dfrac{M}{r^2}$
    • 2.6.A.2.ii Si la force gravitationnelle est la seule force exercée sur un objet, l'accélération observée de l'objet (dans $\text{m/s}^2$) est numériquement égale à la grandeur de la force du champ gravitationnel (dans $\text{N/kg}$) à cet endroit.
  • 2.6.A.3 La force gravitationnelle exercée par un corps astronomique sur un objet proche relativement petit est appelée poids.
    • Équation dérivée : $\text{Weight} = F_g = mg$

Objectif d'apprentissage 2.6.B : Décrire les situations où la force gravitationnelle peut être considérée comme constante.

  • 2.6.B.1 Si la force gravitationnelle entre les centres de masse de deux systèmes subit un changement négligeable alors que la position relative des deux systèmes change, la force gravitationnelle peut être considérée comme constante à tous les points entre les positions initiale et finale des systèmes.
  • 2.6.B.2 Près de la surface de la Terre, la force du champ gravitationnel est
    • Équation : $g \approx 10\ \text{N/kg}$

Objectif d'apprentissage 2.6.C : Décrire les conditions sous lesquelles la grandeur du poids apparent d'un système est différente de la grandeur de la force gravitationnelle exercée sur ce système.

  • 2.6.C.1 La grandeur du poids apparent d'un système est la grandeur de la force normale exercée sur le système.
  • 2.6.C.2 Si le système accélère, le poids apparent du système n'est pas égal à la grandeur de la force gravitationnelle exercée sur le système.
  • 2.6.C.3 Un système semble en apesanteur lorsqu'il n'y a aucune force exercée sur le système ou lorsque la gravité est la seule force exercée sur le système.
  • 2.6.C.4 Le principe d'équivalence stipule qu'un observateur dans un référentiel non inertiel ne peut pas distinguer entre le poids apparent d'un objet et la force gravitationnelle exercée sur l'objet par un champ gravitationnel.

Objectif d'apprentissage 2.6.D : Décrire la masse inertielle et la masse gravitationnelle.

  • 2.6.D.1 Les objets ont une masse inertielle, ou inertie, une propriété qui détermine dans quelle mesure le mouvement d'un objet résiste aux changements lors d'interactions avec un autre objet.
  • 2.6.D.2 La masse gravitationnelle est liée à la force d'attraction entre deux systèmes ayant une masse.
  • 2.6.D.3 La masse inertielle et la masse gravitationnelle ont été vérifiées expérimentalement pour être équivalentes.

Objectif d'apprentissage 2.6.E : Décrire la force gravitationnelle exercée sur un objet par une distribution sphérique uniforme de masse.

  • 2.6.E.1 La force gravitationnelle nette exercée sur un objet par une distribution sphérique uniforme de masse est la somme des forces individuelles provenant de petites masses différentielles qui composent la distribution.
  • 2.6.E.2 Le théorème de coquille de Newton décrit la force gravitationnelle nette exercée sur un objet par une coquille sphérique uniforme de masse.
    • 2.6.E.2.i La force gravitationnelle nette exercée sur un objet à l'intérieur d'une fine coquille sphérique est nulle.
    • 2.6.E.2.ii La force gravitationnelle nette exercée sur un objet à l'extérieur d'une fine coquille sphérique peut être déterminée en traitant la coquille comme un seul objet massif situé au centre de la coquille.
    • 2.6.E.2.iii Un objet à l'intérieur d'une sphère de densité uniforme subit une force gravitationnelle nette provenant uniquement d'une masse partielle de la sphère.
    • 2.6.E.2.iv La masse partielle d'une sphère qui contribue à la force gravitationnelle nette exercée sur un objet situé à l'intérieur de cette sphère est la portion de la masse de la sphère située à une distance inférieure ou égale à la distance de l'objet par rapport au centre de la sphère, et peut être calculée en utilisant la densité de la sphère.
      • Équation dérivée: $m_{\text{partial}} = \rho \dfrac{4}{3} \pi \left( r_{\text{partial}} \right)^3$
  • 2.6.E.3 Il peut être démontré que la force gravitationnelle exercée sur un objet situé à l'intérieur d'une sphère uniforme est proportionnelle à la distance de l'objet par rapport au centre de la sphère.
    • Équation dérivée : $F_{g,\text{partial}} = -k r_{\text{partial}}$

Énoncé de limite : AP Physics C: Mécanique n'attend pas des étudiants qu'ils prouvent mathématiquement ou dérivent le théorème de la coquille de Newton.

Source : Description du cours et de l'examen AP College Board

Mouvement orbital (loi de Kepler 2)
Une photographie de la NASA de Saturne contre l'espace noir : la planète ronde avec des bandes nuageuses pâles, entourée de son large système d'anneaux plat, avec quelques petites lunes visibles comme des points brillants
Saturne, ses anneaux et ses lunes : chaque particule est maintenue en orbite par la même force gravitationnelle inversement proportionnelle au carré de la distance

Près d'une surface, le poids est $F_g=mg$. En général, la loi de la gravitation universelle de Newton :

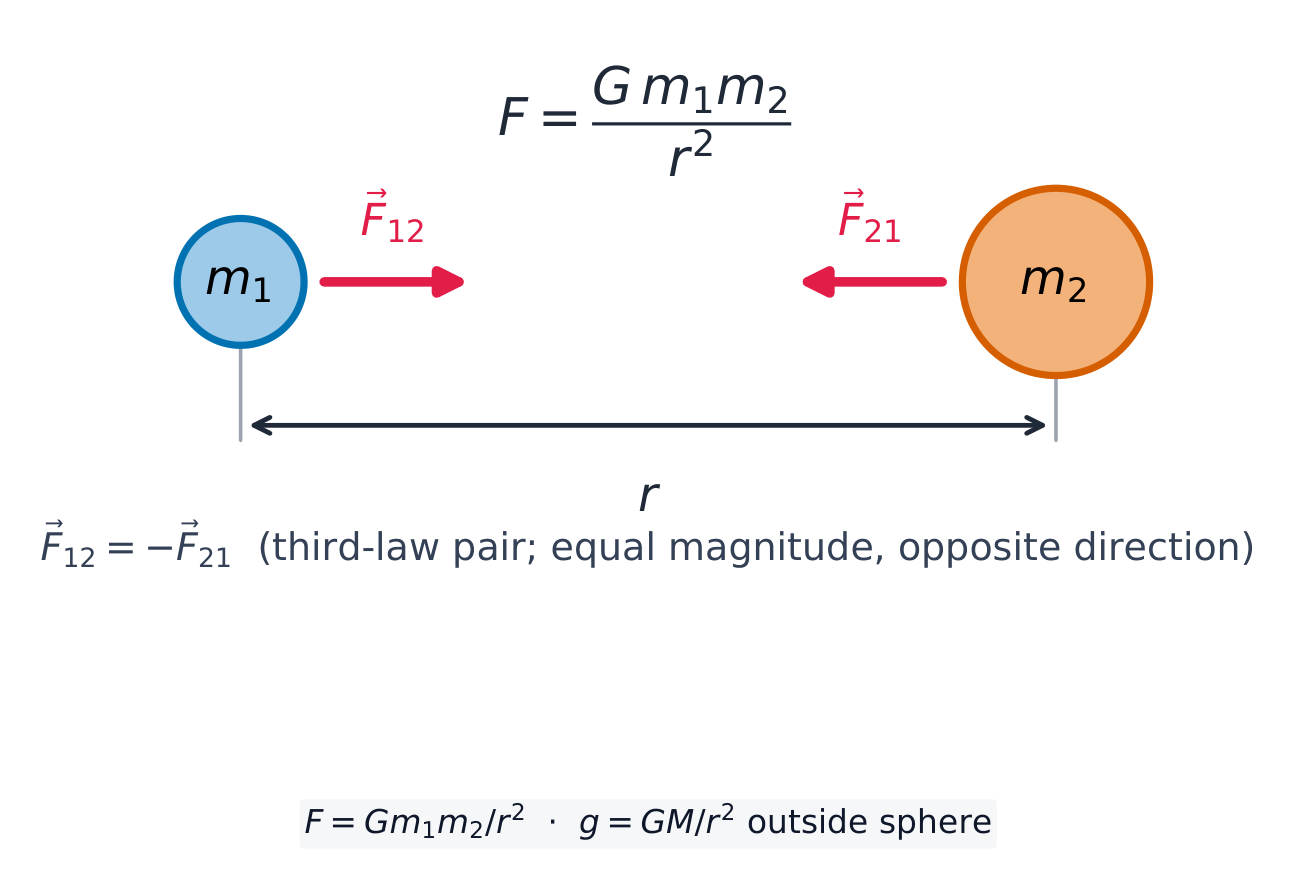
$$F_g=\frac{Gm_1m_2}{r^2},$$
attractive et inversement proportionnelle au carré de la distance, pour des masses ponctuelles ou des corps à symétrie sphérique qui ne se chevauchent pas, où $r$ est la distance entre leurs centres. Le champ gravitationnel est $g=\dfrac{GM}{r^2}$ : un champ décrit la force par kilogramme que subirait une masse en chaque point de l’espace. La force gravitationnelle exercée par une planète sur un petit objet proche est son poids. Près de la surface terrestre, le champ varie très peu avec l’altitude ; on le considère donc comme constant : $g\approx10\ \text{N/kg}$ (identique à $10\ \text{m/s}^2$).

Le poids apparent est la grandeur de la force normale agissant sur un système (ce que mesure une balance de salle de bain). Lorsque le système accélère, le poids apparent diffère du $mg$ (voir l'exemple de l'ascenseur). Un objet semble en apesanteur lorsque la gravité est la seule force agissant sur lui, comme pour les astronautes dans une station spatiale orbitante – ils sont en chute libre autour de la Terre, pas au-delà de sa gravité. Le principe d'équivalence stipule qu'un observateur à l'intérieur d'une pièce fermée en accélération ne peut pas distinguer cette accélération d'un champ gravitationnel.

La masse apparaît sous deux rôles. La masse inertielle mesure la résistance d'un objet aux changements de son mouvement ($m$ dans $F=ma$) ; la masse gravitationnelle mesure la force avec laquelle il attire et est attiré par d'autres masses ($m$ dans $Gm_1m_2/r^2$). Les expériences montrent que les deux sont égales à mieux qu'une partie sur $10^{14}$ – c'est pourquoi tous les objets tombent avec la même accélération, comme le marteau et la plume l'ont démontré.

Sphères et théorème de la coquille. La force exercée par un corps massif est la somme des forces de toutes ses petites pièces $dm$. Pour une coquille sphérique uniforme, Newton a montré que :

  • à l'extérieur de la coquille, elle attire comme si toute sa masse était concentrée à son centre ;
  • à l'intérieur de la coquille, les forces de toutes ses parties s'annulent – la force nette est nulle.

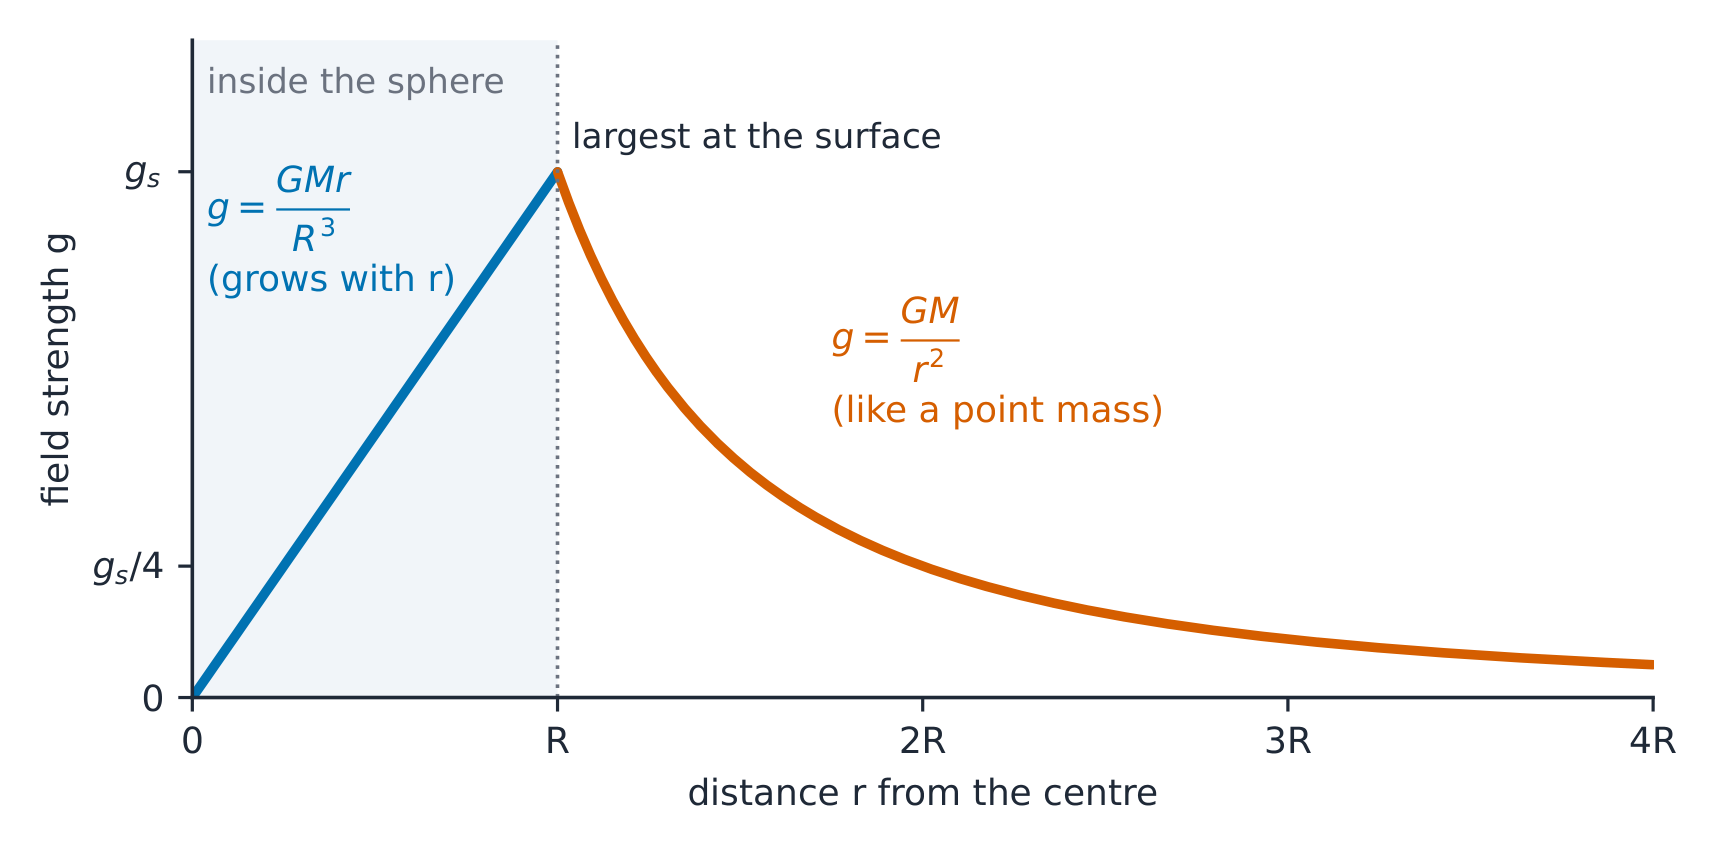
Ainsi, à l'extérieur d'une sphère solide uniforme, $g=GM/r^2$. À l'intérieur, au rayon $r$, seule la masse située plus près du centre exerce une attraction ; cette masse est $M\dfrac{r^3}{R^3}$, donc $g=\dfrac{GMr}{R^3}$ – proportionnelle à $r$, et nulle au centre.

Intensité du champ gravitationnel d'une sphère uniforme : elle croît proportionnellement à r à l'intérieur ; à l'extérieur, elle décroît comme 1/r^2, telle qu'une masse ponctuelle ; elle est maximale en surface

Exemple détaillé (champ en altitude). À quelle hauteur au-dessus de la surface terrestre ($R=6.4\times10^6$ m) $g$ vaut-il le quart de sa valeur à la surface ? $g\propto1/r^2$, donc $r=2R$ et la hauteur est de $R=6.4\times10^6$ m. À mi-chemin du centre d’une sphère de masse volumique uniforme, en revanche, $g$ vaut la moitié de sa valeur à la surface.

Deux masses s'attirent mutuellement avec des forces égales, opposées et en carré inverse le long de la ligne les reliant
Deux masses s'attirent mutuellement avec des forces égales, opposées, en loi inverse carrée le long de la ligne les reliant
Explorer

La gravité décroît avec la distance

La force gravitationnelle entre deux masses diminue lorsqu'elles s'éloignent (loi en carré inverse).

2.7

Frottement Cinétique et Statique

Programme

Objectif d'apprentissage 2.7.A : Décrire le frottement cinétique entre deux surfaces.

  • 2.7.A.1 Le frottement cinétique se produit lorsque deux surfaces en contact bougent l'une par rapport à l'autre.
    • 2.7.A.1.i La force de frottement cinétique est exercée dans une direction opposée au mouvement de chaque surface par rapport à l'autre surface.
    • 2.7.A.1.ii La force de frottement entre deux surfaces ne dépend pas de la taille de la surface de contact.
  • 2.7.A.2 La grandeur de la force de frottement cinétique exercée sur un objet est le produit de la force normale que la surface exerce sur l'objet et du coefficient de frottement cinétique.
    • Équation : $\left| \vec{F}_{f,k} \right| = \left| \mu_k \vec{F}_N \right|$
    • 2.7.A.2.i Le coefficient de frottement cinétique dépend des propriétés matérielles des surfaces qui sont en contact.
    • 2.7.A.2.ii La force normale est la composante perpendiculaire de la force exercée sur un objet par la surface avec laquelle il est en contact ; elle est dirigée vers l'extérieur de la surface.

Objectif d'apprentissage 2.7.B : Décrire le frottement statique entre deux surfaces.

  • 2.7.B.1 Le frottement statique peut se produire entre les surfaces de contact de deux objets qui ne bougent pas l'un par rapport à l'autre.
  • 2.7.B.2 Le frottement statique adopte la valeur et la direction nécessaires pour empêcher un objet de glisser ou de coulisser sur une surface.
    • Équation : $\left| \vec{F}_{f,s} \right| \leq \left| \mu_s \vec{F}_n \right|$
    • 2.7.B.2.i Glisser et coulisser font référence à des situations où deux surfaces bougent l'une par rapport à l'autre.
    • 2.7.B.2.ii Il existe une valeur maximale pour laquelle le frottement statique empêchera un objet de glisser sur une surface donnée.
      • Équation dérivée: $F_{f,s,\text{max}} = \mu_s F_N$
  • 2.7.B.3 Le coefficient de frottement statique est généralement supérieur au coefficient de frottement cinétique pour une paire de surfaces donnée.

Source : Description du cours et de l'examen AP College Board

Frottement s'oppose au glissement sur une surface : cinétique $f_k=\mu_k N$ pendant le glissement, et statique $f_s\le\mu_s N$ jusqu'à un maximum avant le glissement. $N$ est la force normale. Notez l'inégalité : le frottement statique prend la valeur et la direction nécessaires pour empêcher le glissement des surfaces, et $\mu_s N$ constitue son plafond, pas sa valeur réelle. Pour une paire de surfaces donnée, $\mu_s$ est généralement plus grand que $\mu_k$, ce qui explique pourquoi il est plus difficile de mettre en mouvement un lourd carton que de le maintenir en mouvement.

Exemple résolu (frottement statique). Une caisse de 20 kg repose sur un sol avec $\mu_s=0.50$ et $\mu_k=0.40$. Un ouvrier pousse horizontalement avec 60 N. Le frottement statique maximal est $0.50(200)=100$ N, supérieur à 60 N, donc la caisse reste immobile et le frottement statique est exactement 60 N, et non 100 N. La caisse ne commence à bouger qu'au-delà de 100 N ; une fois le glissement amorcé, le frottement chute à $0.40(200)=80$ N.

Frottement en fonction de la poussée horizontale pour la caisse de 20 kg : le frottement statique augmente en restant égal à la poussée, soit 60 N pour une poussée de 60 N, jusqu’au maximum de 100 N ; une fois que la caisse glisse, le frottement cinétique reste à 80 N
Le frottement statique est égal à la poussée jusqu’à atteindre son maximum de 100 N ; ensuite, la caisse glisse et le frottement tombe à 80 N

Exemple résolu. Le même bloc sur le même $30^{\circ}$ incliné, maintenant avec $\mu_k=0.20$. Perpendiculairement à la rampe : $N=mg\cos30^{\circ}$. Parallèlement à la rampe : $ma=mg\sin30^{\circ}-\mu_k mg\cos30^{\circ}$, donc $a=g(\sin30^{\circ}-0.20\cos30^{\circ})=9.8(0.500-0.173)=3.2\ \text{m/s}^2$ – la masse s'annule encore.

Exemple résolu (deux blocs au repos). Le bloc 1 (masse $M=2.0$ kg) repose sur une table, relié par un fil passant sur une poulie légère et sans frottement au bloc 2 (masse $m=0.60$ kg) suspendu au bord. Quelle est la plus petite valeur de $\mu_s$ qui maintient le système au repos ?

  1. Au repos, la tension équilibre le poids suspendu : $T=mg$.
  2. Le bloc 1 reste immobile si la friction statique peut atteindre $T$ : $\mu_s Mg\ge mg$.
  3. Ainsi $\mu_s\ge\dfrac{m}{M}=\dfrac{0.60}{2.0}=0.30$. La réponse ne dépend pas de $g$.

Déterminer $\mu_k$ à partir d’un graphique. Dans le même montage, les élèves maintiennent la masse totale $M_{\text{tot}}$ constante mais déplacent de petites masses du bloc 1 vers le support suspendu, de sorte que la masse suspendue $m$ varie. Deuxième loi de Newton pour l’ensemble du système :

$$M_{\text{tot}}\,a=mg-\mu_k\left(M_{\text{tot}}-m\right)g\ \Rightarrow\ a=\frac{(1+\mu_k)g}{M_{\text{tot}}}\,m-\mu_k g.$$

Un graphique de $a$ en fonction de $m$ est une droite. Son ordonnée à l'origine est $-\mu_k g$, donc $\mu_k=-\dfrac{\text{intercept}}{g}$. Si on lit une ordonnée à l'origine de $-2.0\ \text{m/s}^2$, alors $\mu_k\approx0.20$. Si la poulie présente réellement des frottements, les valeurs mesurées de $a$ sont trop faibles, ce qui donne une $\mu_k$ trop grande.

Explorer

Faire glisser un bloc sur une pente avec frottement

Le frottement s'oppose au mouvement jusqu'à un maximum $\mu N$. Inclinez la pente jusqu'à ce que la composante de la gravité le long de celle-ci vainque le frottement statique et que le bloc commence à glisser.

Vocabulaire Entrainer
English Français
Friction/ˈfrɪkʃn/ frottement
kinetic/kɪˈnetɪk/ frottement cinétique
static/ˈstætɪk/ frottement statique
normal force/ˈnɔːml fɔːs/ force normale
Hooke's law/hʊks lɔː/ loi de Hooke
spring constant/sprɪŋ ˈkɒnstənt/ raideur du ressort
resistive force/rɪˈzɪstɪv fɔːs/ force résistive
2.8

Forces de ressort

Programme

Objectif d'apprentissage 2.8.A : Décrire la force exercée sur un objet par un ressort idéal.

  • 2.8.A.1 Un ressort idéal a une masse négligeable et exerce une force proportionnelle à son changement de longueur mesuré par rapport à sa longueur détendue. Un ressort non idéal a soit une masse non négligeable, soit exerce une force qui n'est pas proportionnelle à son changement de longueur mesuré par rapport à sa longueur détendue.
  • 2.8.A.2 La grandeur de la force exercée par un ressort idéal sur un objet est donnée par la loi de Hooke :
    • Équation : $\vec{F}_s = -k \Delta \vec{x}$
  • 2.8.A.3 La force exercée sur un objet par un ressort est toujours dirigée vers la position d'équilibre du système objet-ressort.

Objectif d'apprentissage 2.8.B : Décrire la constante de ressort équivalente d'un assemblage de ressorts exerçant des forces sur un objet.

  • 2.8.B.1 Un ensemble de ressorts qui exercent des forces sur un objet peut se comporter comme s'il s'agissait d'un seul ressort avec une constante de ressort équivalente $k_{\text{eq}}$.
    • 2.8.B.1.i L'inverse de la constante de ressort équivalente d'un ensemble de ressorts en série est égal à la somme des inverses des constantes de ressort individuelles.
      • Équation dérivée: $\dfrac{1}{k_{\text{eq, series}}} = \sum_i \dfrac{1}{k_i} = \dfrac{1}{k_1} + \dfrac{1}{k_2} + \dots$
    • 2.8.B.1.ii La constante de ressort équivalente d'un ensemble de ressorts disposés en série est inférieure à la plus petite constante de ressort constitutive.
    • 2.8.B.1.iii La constante de ressort équivalente d'un ensemble de ressorts disposés en parallèle est la somme des constantes de ressort individuelles.
      • Équation dérivée: $k_{\text{eq, parallel}} = \sum_i k_i = k_1 + k_2 + \dots$

Énoncé de limite : AP Physics C: Mécanique attend seulement des étudiants qu'ils trouvent la constante de ressort effective de systèmes de ressorts disposés soit en série soit en parallèle, et n'attend pas des étudiants qu'ils trouvent la constante de ressort effective d'un système où les ressorts sont disposés à la fois en série et en parallèle.

Source : Description du cours et de l'examen AP College Board

Loi de Hooke & limite élastique

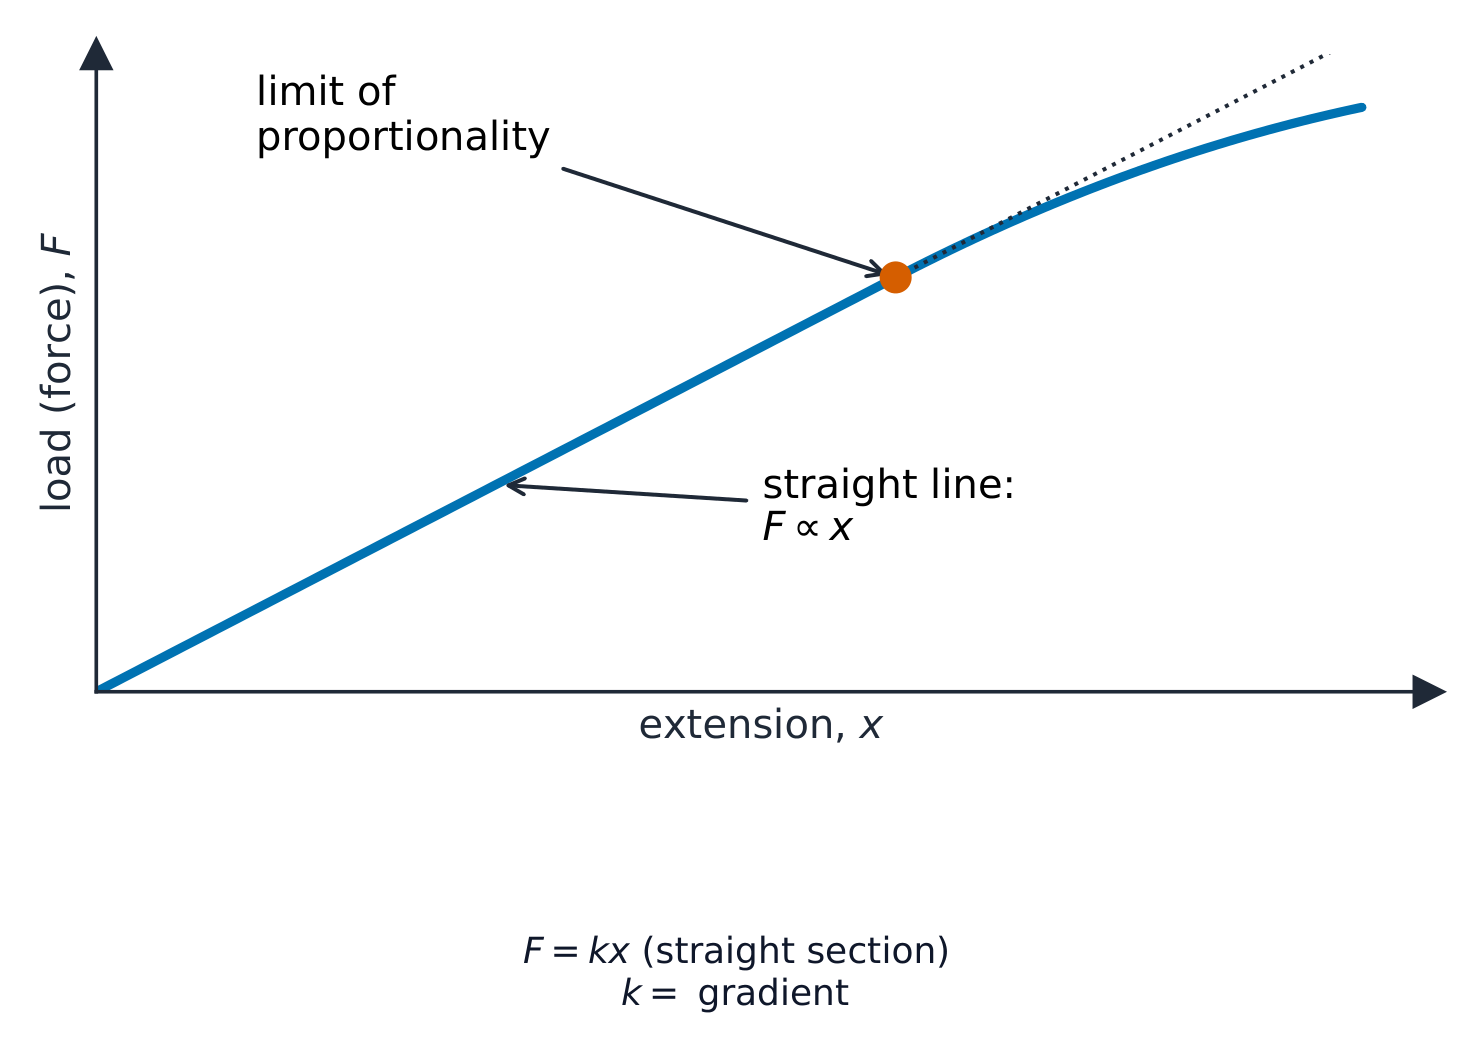
Un ressort idéal a une masse négligeable et exerce une force proportionnelle à la variation de sa longueur par rapport à sa longueur à vide. (Un ressort réel peut avoir une masse importante ou cesser d’obéir à la règle de proportionnalité s’il est trop étiré.) Il obéit à la loi de Hooke $\vec F_s=-k\Delta\vec x$, la force étant toujours dirigée vers la position correspondant à la longueur à vide du ressort : c’est une force de rappel déterminée par la constante de raideur $k$. Son énergie emmagasinée est $U=\tfrac12 kx^2$.

Loi de Hooke : l'allongement est proportionnel à la charge jusqu'à la limite de proportionnalité

Des ressorts combinés agissent comme un seul ressort équivalent de constante $k_{\text{eq}}$. En parallèle (côte à côte, partageant la charge), les constantes s'additionnent, $k_{\text{eq}}=k_1+k_2$ – plus rigide que chacun. En série ( bout à bout ), ils se combinent comme $\dfrac{1}{k_{\text{eq}}}=\dfrac{1}{k_1}+\dfrac{1}{k_2}$ – plus mou que le plus mou. Deux ressorts tirant une masse de côtés opposés agissent aussi en parallèle, donnant une constante de rappel $k_1+k_2$. Quel que soit le cas, la période du MHS utilise $k_{\text{eq}}$ : $T=2\pi\sqrt{m/k_{\text{eq}}}$.

Explorer

Étirer un ressort (loi de Hooke)

La force d'un ressort est proportionnelle à son allongement, $F=kx$ (loi de Hooke. Plus on tire fort, plus l'allongement augmente proportionnellement — jusqu'à la limite du ressort.

2.9

Forces résistantes

Programme

Objectif d'apprentissage 2.9.A : Décrire le mouvement d'un objet soumis à une force de résistance.

  • 2.9.A.1 Une force de résistance est définie comme une force dépendante de la vitesse dans la direction opposée à la vitesse d'un objet, par exemple :
    • Équation : $\vec{F}_r = -k\vec{v}$
  • 2.9.A.2 L'application de la deuxième loi de Newton à un objet sur lequel une force de résistance est exercée donne lieu à une équation différentielle pour la vitesse.
    • 2.9.A.2.i En utilisant la méthode de séparation des variables, la vitesse peut être déterminée en intégrant sur les limites d'intégration appropriées.
    • 2.9.A.2.ii L'accélération ou la position d'un objet en mouvement soumis à une force dépendante de la vitesse peuvent être déterminées à l'aide des conditions initiales de l'objet et des méthodes du calcul, une fois qu'une fonction de vitesse est déterminée.
    • 2.9.A.2.iii La position, la vitesse et l'accélération en fonction du temps d'un objet sous l'influence d'une force de résistance de la forme $\vec{F}_r = -k\vec{v}$ sont exponentielles et ont des asymptotes déterminées par les conditions initiales de l'objet et les forces exercées sur l'objet.
  • 2.9.A.3 La vitesse terminale est définie comme la vitesse maximale atteinte par un objet se déplaçant sous l'influence d'une force constante et d'une force de résistance exercées sur l'objet dans des directions opposées. L'état terminal est atteint lorsque la force nette exercée sur l'objet est nulle.

Source : Description du cours et de l'examen AP College Board

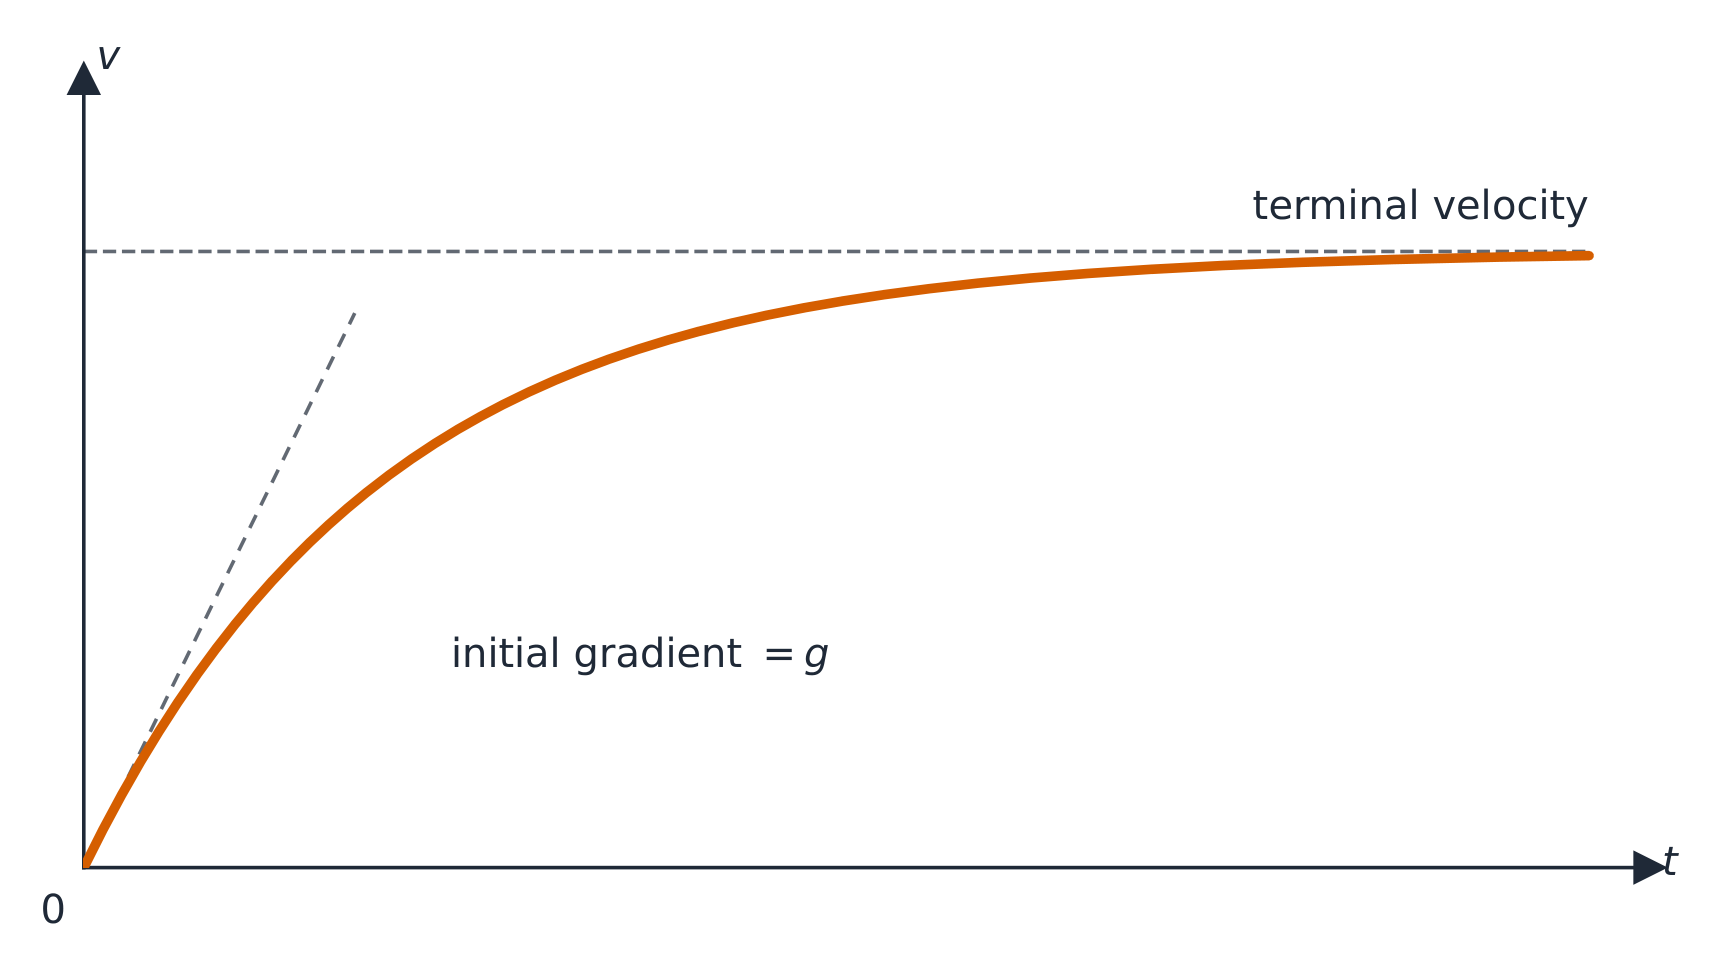
Une force de résistance (traînée) s'oppose au mouvement dans un fluide et augmente avec la vitesse, souvent modélisée comme $F=-bv$ ou $F=-cv^2$. La deuxième loi de Newton donne alors une équation différentielle, par exemple $m\dfrac{dv}{dt}=mg-bv$ pour un objet en chute libre. Lorsque la vitesse augmente, la traînée croît jusqu'à équilibrer la force motrice ; l'objet cesse alors d'accélérer et se déplace à une vitesse terminale constante, obtenue en annulant la force nette (et $dv/dt$).

Exemple résolu. Pour un objet en chute avec $m\dfrac{dv}{dt}=mg-bv$, la vitesse terminale est là où $\dfrac{dv}{dt}=0$ : $mg=bv_T$, donc $v_T=\dfrac{mg}{b}$. Avec $m=0.10\ \text{kg}$ et $b=0.50\ \text{kg/s}$, $v_T=\dfrac{0.10(9.8)}{0.50}=2.0\ \text{m/s}$.

Pour obtenir le mouvement complet $v(t)$, séparez les variables et intégrez depuis le repos :

$$\int_0^{v}\frac{dv'}{mg-bv'}=\int_0^{t}\frac{dt'}{m}\;\Rightarrow\;-\frac{1}{b}\ln\!\frac{mg-bv}{mg}=\frac{t}{m},$$
ce qui se réarrange en $v(t)=v_T\left(1-e^{-bt/m}\right)$ – la vitesse augmentant exponentiellement vers $v_T$. Montrer cette intégration est la compétence en calcul qu'un problème ouvert de Physique C récompense, pas seulement citer la formule finale.

Un objet tombant dans un fluide accélère jusqu'à une vitesse terminale
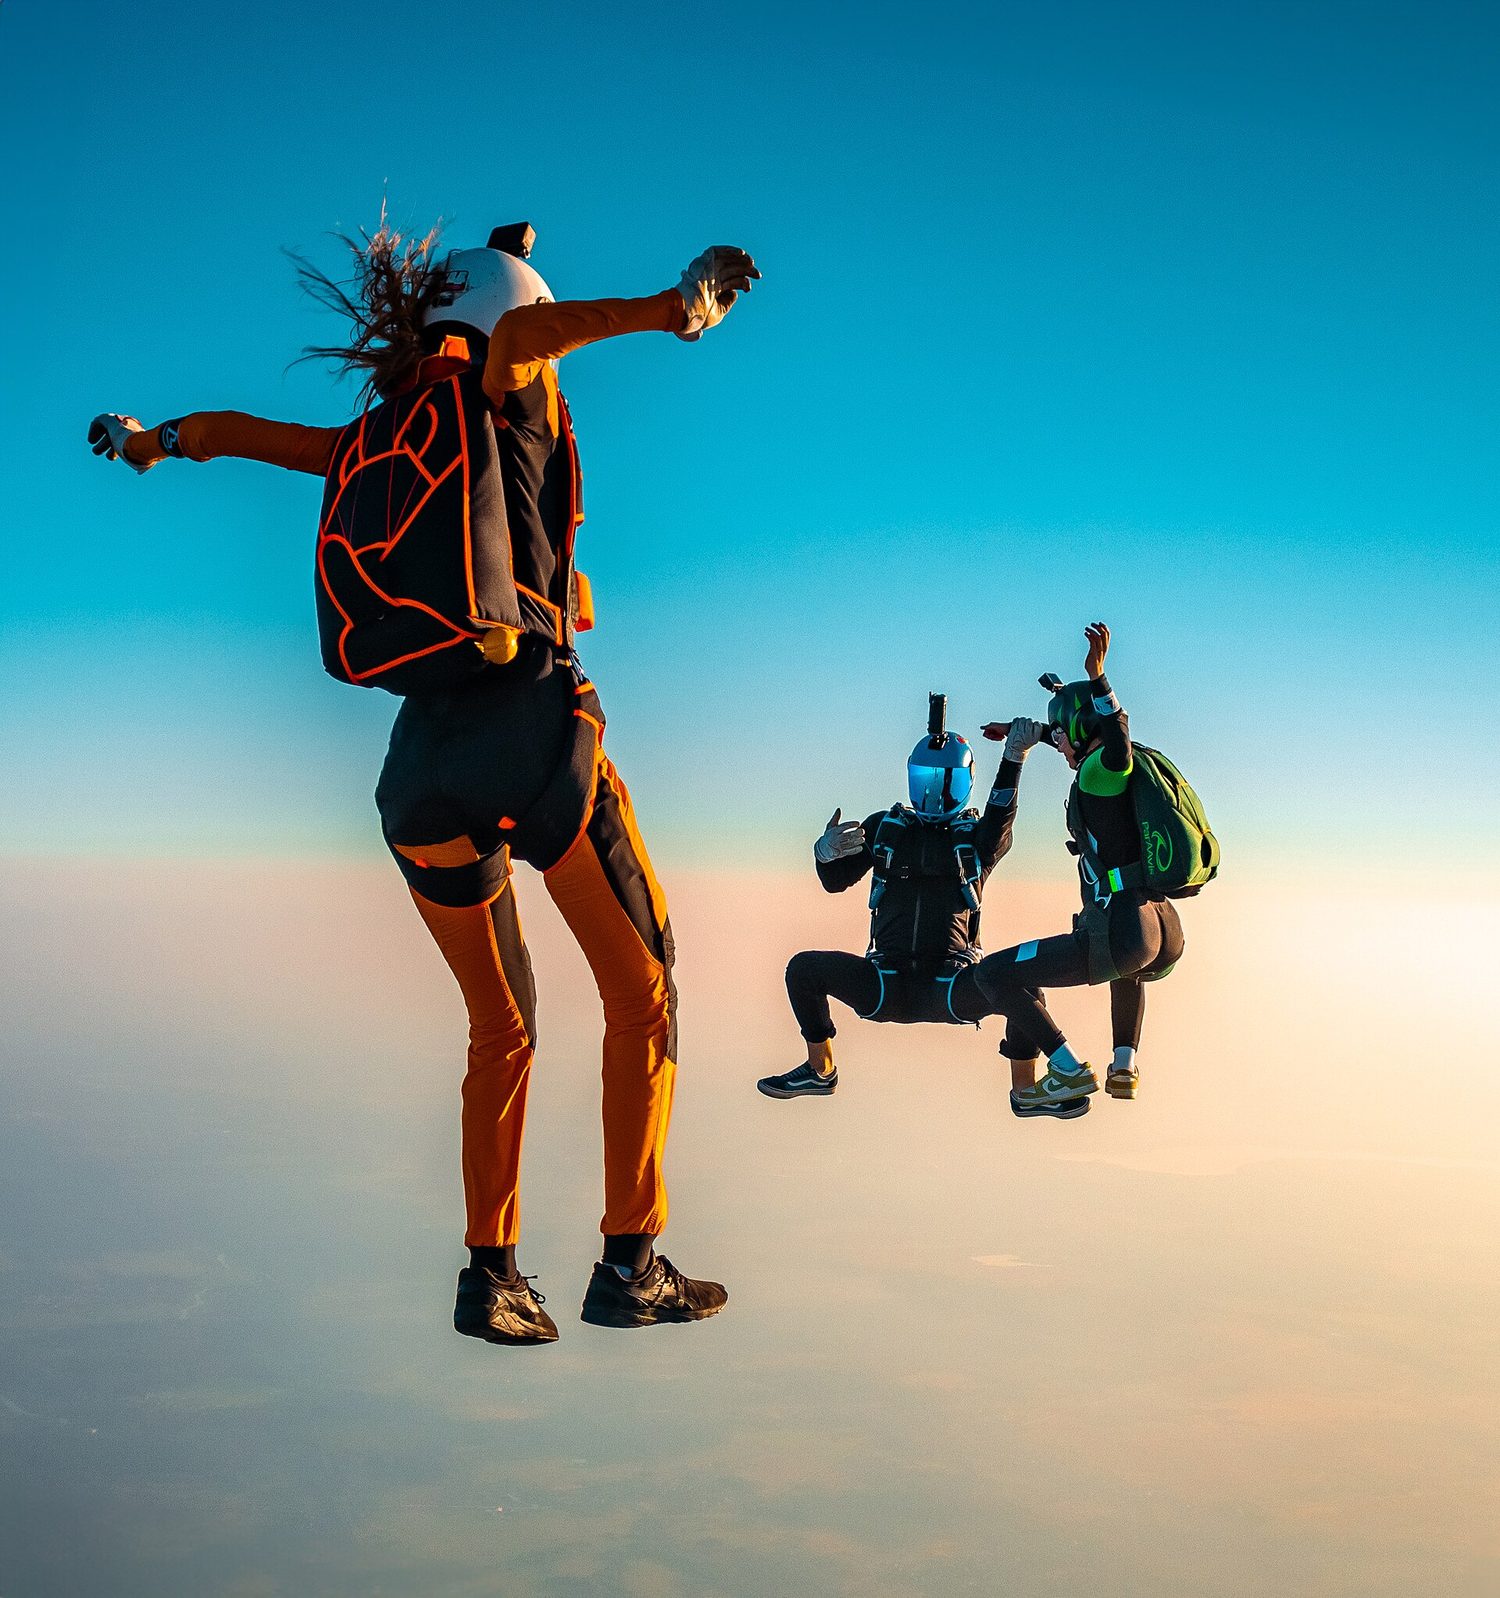
Parachutistes en chute libre : la traînée augmente avec la vitesse jusqu'à équilibrer le poids à la vitesse terminale

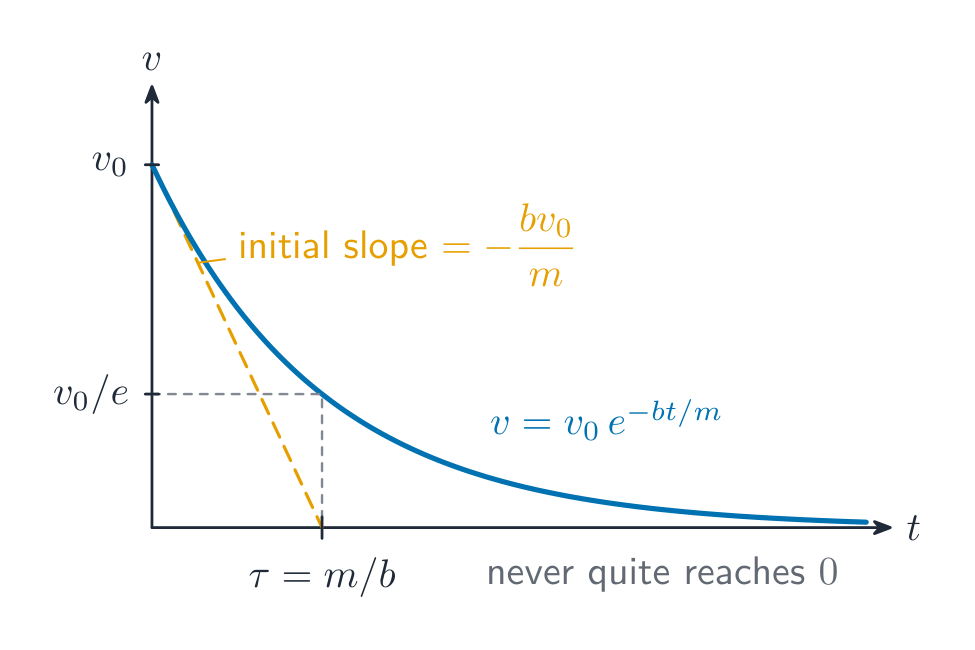
Exemple détaillé (une question de passage d’une représentation à une autre). La deuxième question à réponse construite, Passage d’une représentation à une autre, demande de représenter une situation par un schéma, une équation et un graphique, puis d’établir les liens entre eux. Un bloc de masse $m$ est poussé de façon à glisser à la vitesse $v_0$ sur une surface horizontale sans frottement, puis il est lâché à $t=0$. La résistance de l’air $F=-bv$ est la seule force horizontale.

(a) Tracez un diagramme des forces pour le bloc après son lâcher. Trois flèches partent d’un point : le poids $mg$ vers le bas, la force normale $F_N$ vers le haut (de même longueur) et la force de traînée $bv$ dirigée dans le sens opposé à la vitesse. Il n’y a aucune force vers l’avant : une fois lâché, rien ne pousse le bloc.

(b) Établissez une expression de $v(t)$. Deuxième loi de Newton selon la direction du mouvement :

$$m\frac{dv}{dt}=-bv\;\Rightarrow\;\int_{v_0}^{v}\frac{dv'}{v'}=-\frac{b}{m}\int_0^t dt'\;\Rightarrow\;\ln\frac{v}{v_0}=-\frac{bt}{m}\;\Rightarrow\;v=v_0\,e^{-bt/m}.$$

(c) Tracez l’allure de $v$ en fonction de $t$. La courbe part de $v_0$, descend rapidement au début puis de plus en plus lentement, en s’approchant de zéro sans jamais l’atteindre.

Graphique vitesse-temps d’un bloc ralenti uniquement par la traînée : la vitesse diminue à partir de v0 selon une courbe de décroissance exponentielle qui s’approche de zéro ; une tangente initiale en pointillés rencontre l’axe du temps à tau = m/b, lorsque la courbe est descendue à v0/e
La traînée seule ralentit le bloc : la vitesse décroît exponentiellement, le plus rapidement au début, et la tangente initiale rencontre l’axe des t à la constante de temps m/b

(d) Expliquez comment la forme de votre graphique découle de votre diagramme des forces. La pente du graphique est l’accélération, $-\dfrac{bv}{m}$. La flèche de traînée est la plus longue au départ, lorsque $v$ est maximal, donc le graphique y est le plus pentu, avec une pente de $-\dfrac{bv_0}{m}$. À mesure que le bloc ralentit, la flèche de traînée raccourcit, donc la pente devient moins raide : la courbe s’aplatit. Comme la traînée n’est jamais nulle tant que le bloc se déplace, mais devient très faible, la vitesse continue de diminuer sans jamais atteindre zéro en un temps fini.

L’intégration de $v(t)$ de $0$ à $\infty$ donne la distance totale : le bloc ne parcourt qu’une distance finie, $\dfrac{mv_0}{b}$, même si sa vitesse ne devient jamais tout à fait nulle.

Explorer

Forces résistantes et vitesse terminale

Alors qu'un corps en chute accélère, la traînée augmente jusqu'à ce qu'elle équilibre le poids et que le corps cesse d'accélérer.

Vocabulaire Entrainer
English Français
terminal velocity/ˈtɜːmɪnl vəˈlɒsɪti/ vitesse limite
separate the variables/ˈseprət ðə ˈveərɪəblz/ séparation des variables
centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ accélération centripète
2.10

Mouvement circulaire

Programme

Objectif d'apprentissage 2.10.A : Décrire le mouvement d'un objet se déplaçant sur une trajectoire circulaire.

  • 2.10.A.1 L'accélération centripète est la composante de l'accélération d'un objet dirigée vers le centre de la trajectoire circulaire de l'objet.
    • 2.10.A.1.i La grandeur de l'accélération centripète pour un objet se déplaçant sur une trajectoire circulaire est le rapport du carré de la vitesse tangentielle de l'objet au rayon de la trajectoire circulaire.
      • Équation: $a_c = \dfrac{v^2}{r}$
    • 2.10.A.1.ii L'accélération centripète est dirigée vers le centre de la trajectoire circulaire d'un objet.
  • 2.10.A.2 L'accélération centripète peut résulter d'une seule force, de plusieurs forces, ou de composantes de forces qui sont exercées sur un objet en mouvement circulaire.
    • 2.10.A.2.i Au sommet d'une boucle circulaire verticale, un objet nécessite une vitesse minimale pour maintenir son mouvement circulaire. À cet endroit, et avec cette vitesse minimale, la force gravitationnelle est la seule force qui cause l'accélération centripète.
      • Équation dérivée: $v = \sqrt{gr}$
    • 2.10.A.2.ii Les composantes de la force de frottement statique et de la force normale peuvent contribuer à la force nette produisant l'accélération centripète d'un objet se déplaçant sur une surface inclinée.
    • 2.10.A.2.iii Une composante de la tension contribue à la force nette produisant l'accélération centripète ressentie par un pendule conique.
  • 2.10.A.3 L'accélération tangentielle est le taux auquel la vitesse d'un objet change et est dirigée tangentiellement à la trajectoire circulaire de l'objet.
  • 2.10.A.4 L'accélération nette d'un objet se déplaçant en cercle est la somme vectorielle de l'accélération centripète et de l'accélération tangentielle.
  • 2.10.A.5 La révolution d'un objet se déplaçant sur une trajectoire circulaire à vitesse constante (mouvement circulaire uniforme) peut être décrite en utilisant la période et la fréquence.
    • 2.10.A.5.i Le temps nécessaire pour parcourir un circuit circulaire complet, une rotation complète ou un cycle complet de mouvement oscillatoire est défini comme la période, $T$.
    • 2.10.A.5.ii Le taux auquel un objet effectue des révolutions est défini comme la fréquence, $f$.
      • Équation: $T = \dfrac{1}{f}$
    • 2.10.A.5.iii Pour un objet se déplaçant à vitesse constante sur une trajectoire circulaire, la période est donnée par l'équation dérivée
      • Équation dérivée: $T = \dfrac{2\pi r}{v}$

Objectif d'apprentissage 2.10.B : Décrire les orbites circulaires en utilisant la troisième loi de Kepler.

  • 2.10.B.1 Pour un satellite en orbite circulaire autour d'un corps central, l'accélération centripète du satellite est causée uniquement par l'attraction gravitationnelle. La période et le rayon de l'orbite circulaire sont liés à la masse du corps central.
    • Équation dérivée : $T^2 = \dfrac{4\pi^2}{GM} R^3$

Énoncé limite : AP Physics C: Mécanique ne s'attend pas à ce que les étudiants connaissent les premières ou secondes lois du mouvement planétaire de Kepler.

Source : Description du cours et de l'examen AP College Board

Mouvement circulaire uniforme

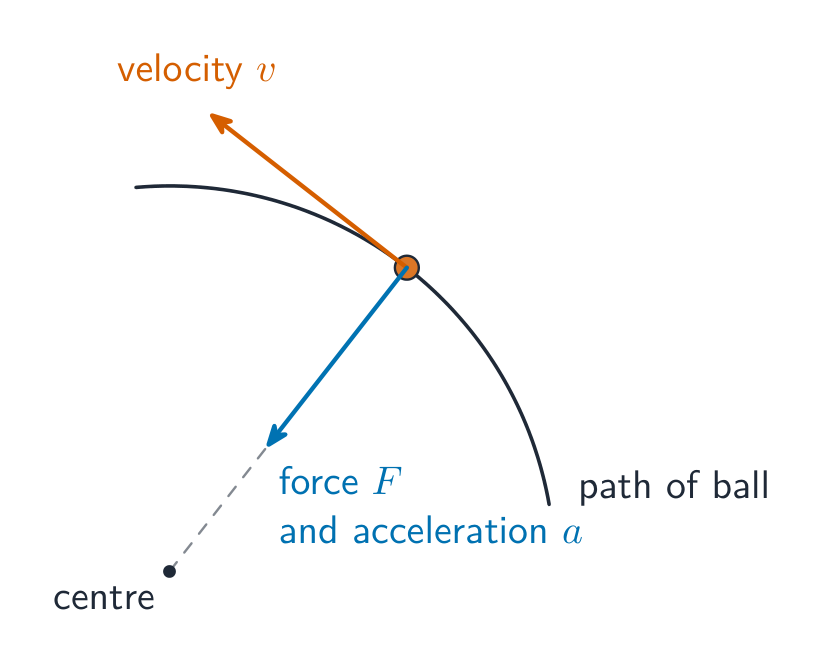
Le mouvement circulaire uniforme présente une accélération centripète $a_c=\dfrac{v^2}{r}$ pointant vers le centre, nécessitant une force nette vers l'intérieur $F_c=\dfrac{mv^2}{r}$ fournie par une force réelle (tension, gravité, frottement, normale). Il n'y a aucune force vers l'extérieur. L'accélération centripète peut provenir d'une seule force, de plusieurs forces, ou de composantes de forces. Pour les cercles verticaux et les courbes banalisées, décomposez les forces réelles pour identifier celle qui satisfait à la condition centripète.

Exemple détaillé. Une balle de $0.50\ \text{kg}$ glisse sur une table horizontale sans frottement, attachée à une corde de $1.0\ \text{m}$ fixée au centre du cercle, à $3.0\ \text{m/s}$. La tension de la corde fournit toute la force centripète : $T=\dfrac{mv^2}{r}=\dfrac{0.50(3.0)^2}{1.0}=4.5\ \text{N}$.

Exemple résolu (cercle vertical). Au sommet d'une boucle verticale de rayon $r$, la gravité et la force normale pointent toutes deux vers le centre : $N+mg=\dfrac{mv^2}{r}$. La vitesse minimale possible au sommet est là où la piste ne pousse plus du tout ($N=0$) : $v_{\min}=\sqrt{gr}$. Pour $r=2.5\ \text{m}$ : $v_{\min}=\sqrt{9.8(2.5)}=4.9\ \text{m/s}$. Moins vite, et le wagon quittera la piste avant le sommet.

Si la vitesse varie également, il existe une accélération tangentielle $a_t=\dfrac{dv}{dt}$ le long de la trajectoire. L'accélération totale de l'objet est la somme vectorielle $\vec a=\vec a_c+\vec a_t$, de grandeur $\sqrt{a_c^2+a_t^2}$.

Le mouvement circulaire uniforme se répétant, il est décrit par sa période $T$ (temps pour un tour complet) et sa fréquence $f=1/T$ ; la vitesse est $v=\dfrac{2\pi r}{T}$.

Pour un satellite en orbite circulaire, la gravité seule fournit la force centripète :

$$\frac{GMm}{r^2}=\frac{m(2\pi r/T)^2}{r}\quad\Rightarrow\quad T^2=\frac{4\pi^2}{GM}r^3.$$

Ceci est la troisième loi de Kepler : le carré de la période est proportionnel au cube du rayon orbital, et la masse propre du satellite s'annule.

Exemple résolu (orbite géostationnaire). Un satellite restant fixe au-dessus d'un point de l'équateur nécessite $T=24$ h $=8.64\times10^4$ s. Avec $GM=4.0\times10^{14}\ \text{m}^3/\text{s}^2$ : $r^3=\dfrac{GMT^2}{4\pi^2}=\dfrac{4.0\times10^{14}(8.64\times10^4)^2}{39.5}=7.6\times10^{22}$, donc $r=4.2\times10^7$ m – environ 6.6 rayons terrestres du centre de la Terre.

La vitesse pointe le long de la tangente ; la force centripète pointe vers le centre
Explorer

Quel facteur fournit la force centripète ?

Le mouvement circulaire uniforme nécessite une force nette vers le centre. Associez chaque cas à sa source.

2.10

Pratique

Répondez à chaque question avant de lire les réponses ci-dessous.

  1. Un bloc de $2.0$ kg est tiré sur un sol par une force horizontale de $20$ N ; $\mu_k = 0.30$. Déterminez son accélération.
  2. Une machine d’Atwood comporte des masses de $3.0$ kg et $5.0$ kg sur une poulie légère sans frottement. Déterminez l’accélération et la tension.
  3. Un objet de masse $m$ tombe sans vitesse initiale avec une force de traînée $-bv$. Déterminez la vitesse limite et établissez $v(t)$.
  4. Déterminez la vitesse maximale à laquelle une voiture peut prendre un virage plat de rayon $50$ m si $\mu_s = 0.80$.
  5. La Terre attire un livre vers le bas avec une force de $10$ N. Quelle est la force associée à celle-ci selon la troisième loi de Newton ?
  6. Un bloc glisse sur un plan incliné sans frottement de $30^\circ$. Déterminez son accélération.
2.10

Réponses

  1. $f = 0.30(2.0)(9.8) = 5.9$ N; $a = (20 - 5.9) \div 2.0 = 7.1$ m/s².
  2. $a = \dfrac{(5 - 3)(9.8)}{8} = 2.45$ m/s²; $T = 3(9.8 + 2.45) = 36.8$ N.
  3. Vitesse limite lorsque $mg = bv$ : $v_T = mg/b$. $m\dfrac{dv}{dt} = mg - bv$ ; en séparant les variables et en intégrant à partir de $v = 0$, on obtient $v(t) = \dfrac{mg}{b}\left(1 - e^{-bt/m}\right)$.
  4. Le frottement fournit la force centripète : $\mu_s mg = mv^2/r$, donc $v = \sqrt{\mu_s g r} = \sqrt{0.80(9.8)(50)} = 19.8$ m/s.
  5. Le livre attire la Terre vers le haut avec une force de $10$ N. (La force normale exercée sur le livre n’est pas la force associée : elle agit sur le même objet et est d’une autre nature.)
  6. $a = g\sin 30^\circ = 4.9$ m/s².
2.10

Conseils d'examen

  • Localiser le centre de masse avec $x_{cm}=\tfrac{1}{M}\int x\,dm$ (ou $\tfrac{\sum m_i x_i}{\sum m_i}$ pour des masses ponctuelles) et utiliser $\lambda,\sigma,\rho$ pour l'élément de masse.
  • La force externe nette fait bouger le centre de masse comme si toute la masse était concentrée là : $\vec F_{net}=M\vec a_{cm}$.
  • Définir clairement votre système – les forces internes s'annulent, donc seules les forces externes changent sa quantité de mouvement.
  • Exploiter la symétrie pour simplifier une intégrale du centre de masse.
  • Distinguer le centre de masse du centre de gravité (identiques dans un champ uniforme).

Erreurs courantes

  • Tracer $N = mg$ sur chaque surface. Sur un plan incliné $N = mg\cos\theta$ (si rien d'autre ne pousse), et dans un ascenseur accélérant vers le haut à $a$, $N = m(g + a)$.
  • Utiliser $f_s = \mu_s N$ comme frottement statique. $\mu_s N$ représente seulement le maximum ; le frottement statique est exactement ce que requiert l'équilibre, jusqu'à cette limite.
  • Tracer une « force centripète » ou une « force centrifuge » sur un diagramme des forces. Ne tracez que les forces réelles ; leur composante résultante dirigée vers l’intérieur est égale à $mv^2/r$.
  • Oublier que $N$ et $mg$ pointent tous deux vers le centre au sommet d'une boucle verticale : $N + mg = mv^2/r$.
  • Citer $v(t) = v_T(1 - e^{-bt/m})$ sans séparation des variables lorsqu'une démonstration est demandée.

Leçons interactives sur ce sujet

Traversez-le étape par étape, avec des exercices à vérification instantanée.

Épreuves Passées

Plus de sujets dans AP Physique C : Mécanique

Se connecter ou créer un compte

IGCSE, A-Level & AP