Objectif d'apprentissage 5.1.A : Décrire la rotation d'un système par rapport au temps en utilisant le déplacement angulaire, la vitesse angulaire et l'accélération angulaire.
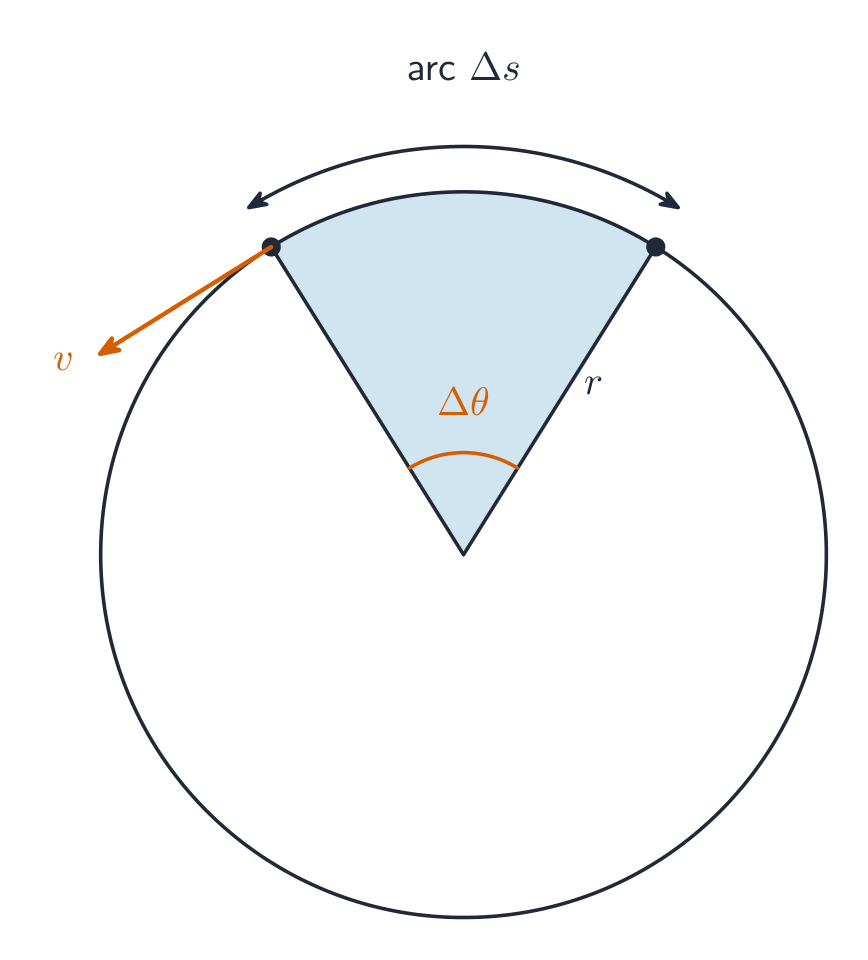
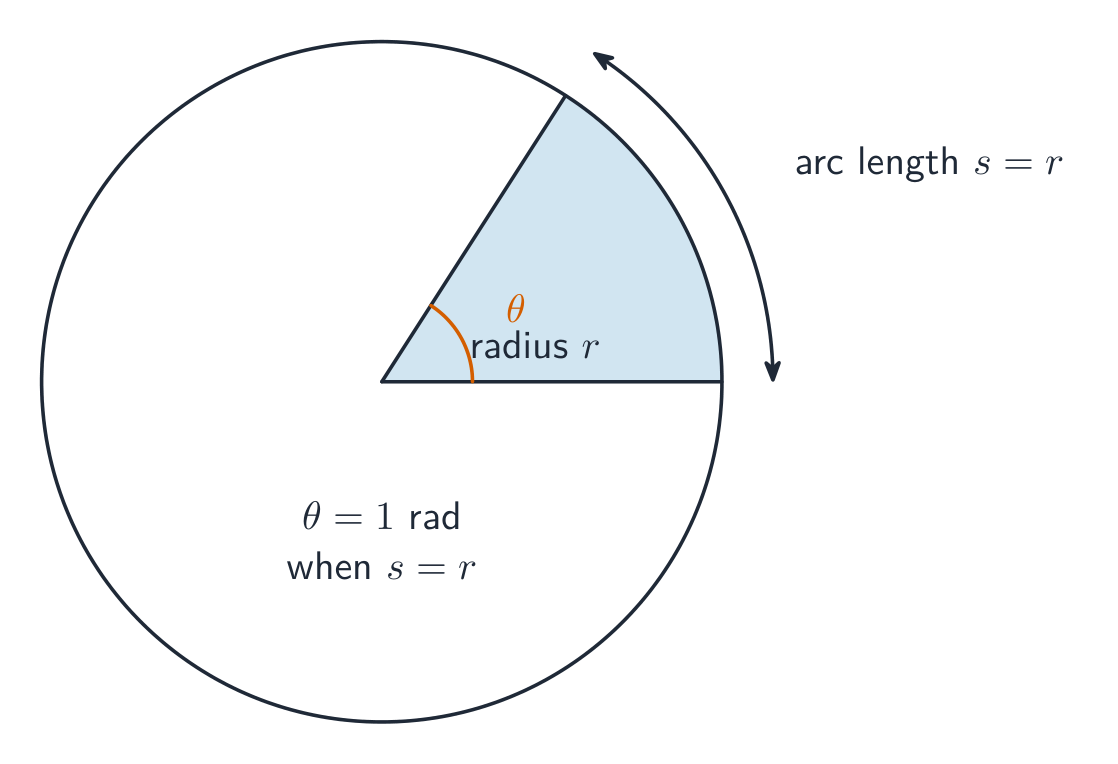
- 5.1.A.1 Le déplacement angulaire est la mesure de l'angle, en radians, par lequel un point d'un système rigide tourne autour d'un axe spécifié.
- Équation : $\Delta\theta = \theta - \theta_0$
- 5.1.A.1.i Un système rigide est un système qui conserve sa forme, mais dans lequel différents points se déplacent dans des directions différentes lors de la rotation. Un système rigide ne peut pas être modélisé comme un objet ponctuel.
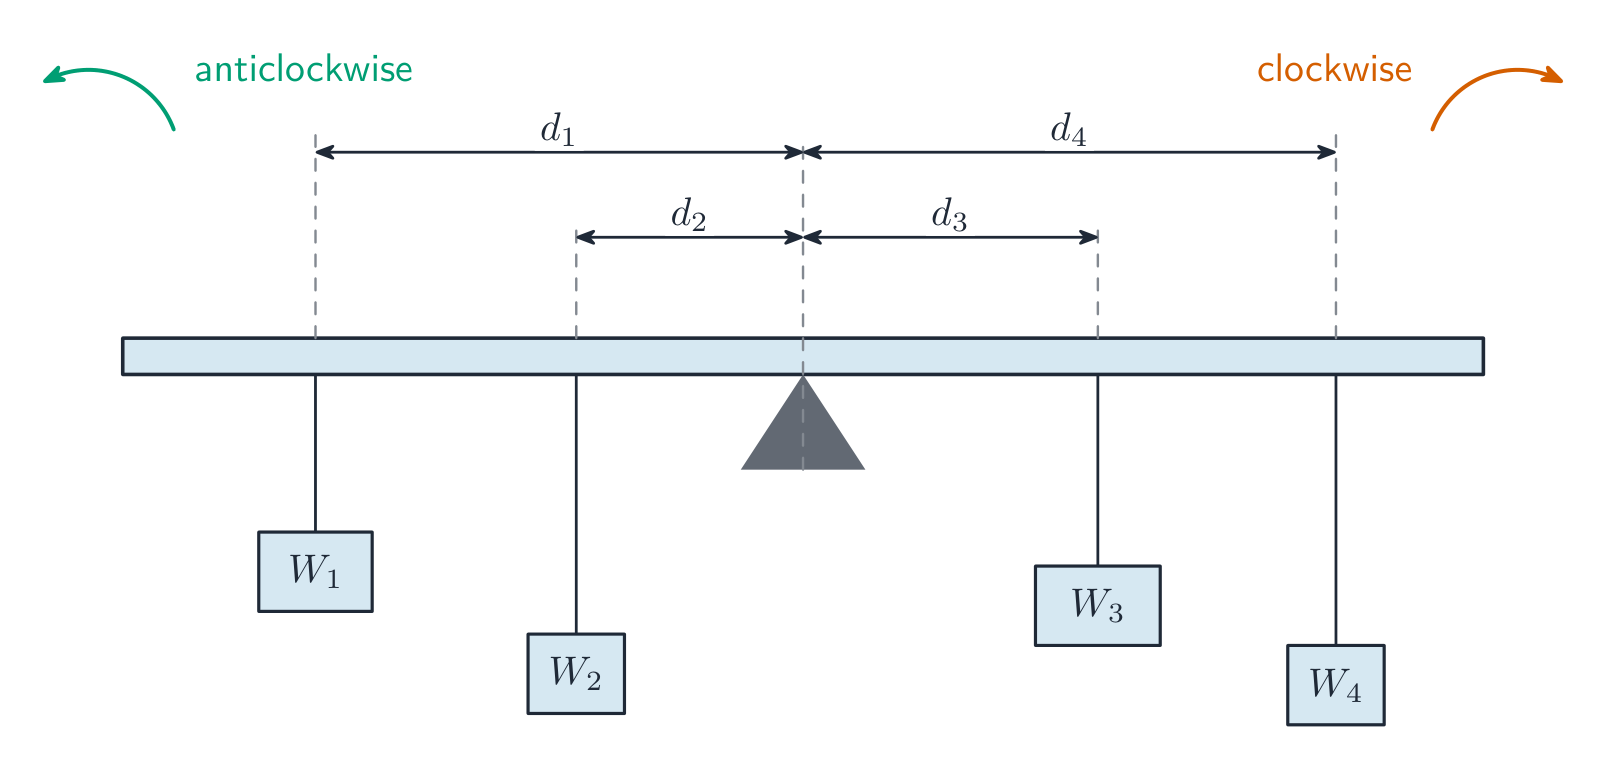
- 5.1.A.1.ii Un sens de déplacement angulaire par rapport à un axe de rotation — horaire ou antihoraire — est généralement indiqué comme mathématiquement positif, tandis que l'autre sens devient mathématiquement négatif.
- 5.1.A.1.iii Si la rotation d'un système autour d'un axe peut être bien décrite en utilisant le mouvement du centre de masse du système, celui-ci peut être traité comme un objet unique. Par exemple, la rotation de la Terre autour de son axe peut être considérée comme négligeable lorsqu'on étudie la révolution de la Terre autour du centre de masse du système Terre-Soleil.
- 5.1.A.2 La vitesse angulaire est le taux de changement de la position angulaire par rapport au temps.
- Équation : $\omega = \dfrac{d\theta}{dt}$
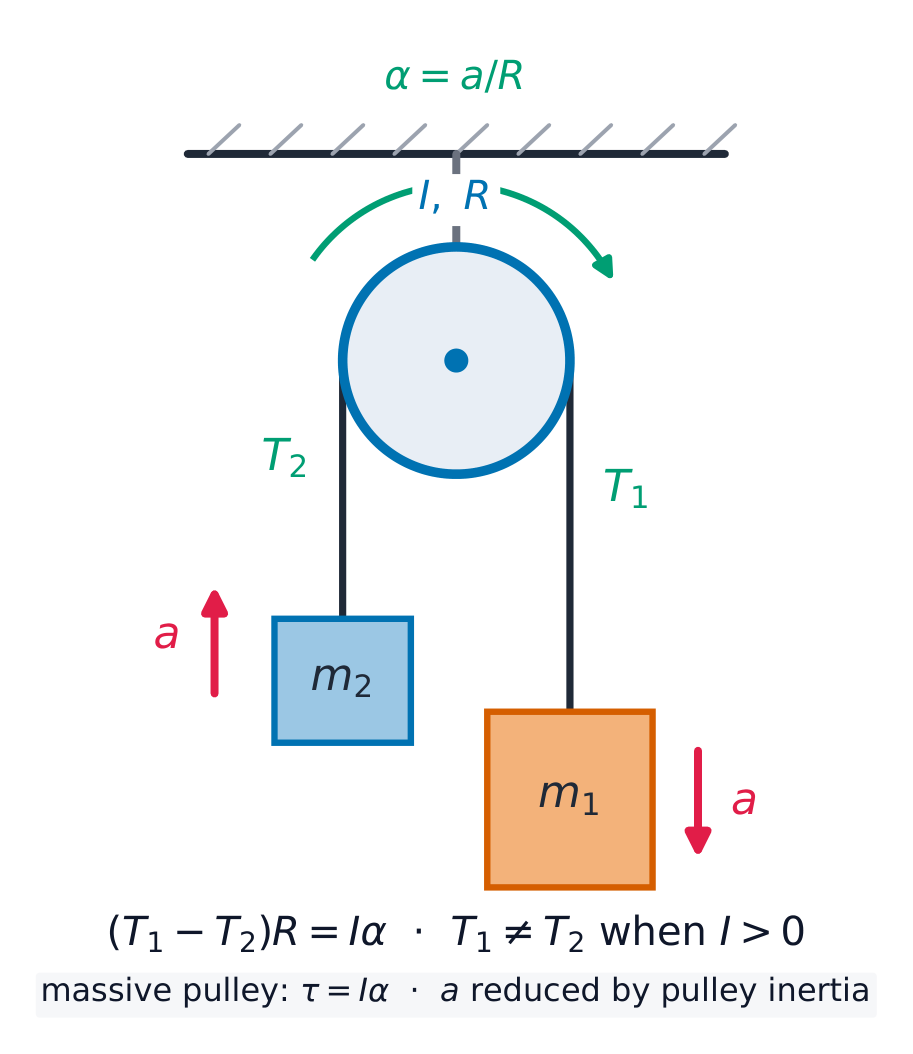
- 5.1.A.3 L'accélération angulaire est le taux de changement de la vitesse angulaire par rapport au temps.
- Équation : $\alpha = \dfrac{d\omega}{dt}$
- 5.1.A.4 Le déplacement angulaire, la vitesse angulaire et l'accélération angulaire autour d'un axe sont analogues au déplacement linéaire, à la vitesse et à l'accélération en une dimension et démontrent les mêmes relations mathématiques.
- 5.1.A.4.i Pour une accélération angulaire constante, les relations mathématiques entre le déplacement angulaire, la vitesse angulaire et l'accélération angulaire peuvent être décrites par les équations suivantes :
- $\omega = \omega_0 + \alpha t$
- $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
- $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
- 5.1.A.4.ii Des graphiques du déplacement angulaire, de la vitesse angulaire et de l'accélération angulaire en fonction du temps peuvent être utilisés pour trouver les relations entre ces grandeurs.
- 5.1.A.4.i Pour une accélération angulaire constante, les relations mathématiques entre le déplacement angulaire, la vitesse angulaire et l'accélération angulaire peuvent être décrites par les équations suivantes :
Énoncé de limite : AP Physics C: Mécanique attend des étudiants qu'ils soient capables de manipuler mathématiquement les grandeurs du déplacement angulaire, de la vitesse angulaire et de l'accélération angulaire en utilisant les conventions vectorielles. Cependant, les directions de ces vecteurs ne seront pas évaluées à l'examen.
Les descriptions des directions des quantités de cinématique rotative pour un point ou un corps rigide sont limitées au sens horaire et au sens antihoraire par rapport à un axe de rotation donné.