- 변위, 진폭, 주기, 주파수, 각주파수, 위상 차이 등의 용어를 진동의 맥락에서 이해하고 활용하며, 주기를 주파수와 각주파수로 모두 표현한다
- 가속도가 고정점으로부터의 변위에 비례하면서 반대 방향으로 작용할 때 단순 조화 운동이 발생함을 이해한다
- $a = -\omega^2 x$를 이용하며, 이 미분방정식의 해로서 $x = x_0 \sin \omega t$를 기억하고 활용한다
- 식 $v = v_0 \cos \omega t$와 $v = \pm \omega \sqrt{x_0^2 - x^2}$를 활용한다
- 단순 조화 운동에 대한 변위, 속도, 가속도의 변화를 나타내는 그래프를 분석하고 해석한다
진동
A-Level 물리학 · 주제 17
 15:13
진동 및 단순 조화 운동
1940년, 타코마 내로즈에 새 다리가 열렸다. 길고 우아했던 이 다리는 결국 위험한 것이었다. 몇 달 만에 평범한 바람이 다리를 흔들기 시작했다…
영어 내레이션 · 영어 + 중국어 자막 burned-in
17.1
단순 진동: 정의

Syllabus
출처: Cambridge International syllabus
입자가 단순 진동(SHM) 을 할 때, 그 가속도는:
- 고정된 평형 지점으로부터의 변위에 비례하고,
- 그 지점을 향해Going — 변위와 반대 부호를 가짐.
정의 방정식은 다음과 같다:
$$a = -\omega^{2} x,$$
여기서 $x$은 평형으로부터의 변위이며, $\omega$은 양수 상수인 회전 주파수임. 마이너스 부호는 "평형을 향해Going"을 의미함.
2점 정의법. 단순 조화 운동은 가속도가 고정된 점으로부터의 변위와 비례하며, 항상 그 점을 향하는 운동 (변위와 반대 방향)입니다. 두 부분 모두 필요합니다. "마이너스 부호의 의의": 가속도는 변위와 반대 방향으로 — 항상 평형 위치를 향합니다. "진동의 주파수의 의미를 말하시오": 단위 시간당 완전 진동의 수.
안정된 평형 근처에서 이러한 motion을 하는 많은 시스템들이 있음: 스프링 위의 질량, 진자(소진동), 아래로 밀려든 떠 있는 블록, LC 회로의 콘덴서 전하, 고체 내의 원자들.

주요 용어
- 변위 $x$ — 특정 순간의 평형점에서의 거리 (운동 방향을 따라 있는 벡터).
- 진폭 $x_{0}$ — 평형점으로부터의 최대 변위. 항상 양수임.
- 주기 $T$ — 한 번의 완전한 진동에 걸리는 시간.
- 주파수 $f$ — 초당 진동 수; $f = 1/T$. 단위: Hz.
- 각주파수 $\omega$ — $\omega = 2\pi/T = 2\pi f$. 단위: $\text{rad s}^{-1}$.
- 위상차 — 한 진동이 다른 진동에 비해 앞서거나 뒤처지는 주기의 분율(라디안 단위로). 반주기 차이는 위상차가 $\pi/2$인 것이다.
따라서 $T = 2\pi/\omega$과 $f = \omega/(2\pi)$ — $\omega$, $f$, $T$ 중 하나를 주면 나머지 두 개를 구할 수 있습니다.
해설 예시. 진폭이 $0.050\ \text{m}$이고 주파수가 $2.5\ \text{Hz}$인 단순조진동을 하는 스프링에 매인 질량의 최대 가속도를 구하시오.
각주파수는 $\omega = 2\pi f = 2\pi \times 2.5 = 15.7\ \text{rad s}^{-1}$이다. 가속도는 극단점에서 가장 크며, 이때 $|a| = \omega^{2}x_{0}$:
$$a_{\text{max}} = \omega^{2}x_{0} = 15.7^{2} \times 0.050 \approx 12\ \text{m s}^{-2}.$$
운동이 단순조진동임을 보이기
시험에서 자주 나오는 4점 만점 문제의 유도 과정이며, 그 공식은 항상 동일합니다: (1) 평형 위치에서 물체를 $x$만큼 이동시킵니다; (2) 복원력을 구하여 $F = -(\text{constant}) \times x$로 나타냅니다; (3) 뉴턴의 제2법칙 $a = F/m = -(\text{constant}/m)\,x$을 적용합니다; (4) 이는 $a = -\omega^{2}x$ 형태의 식이므로, 운동은 $\omega^{2} = \text{constant}/m$ 및 $T = 2\pi/\omega$를 갖는 단순조화운동입니다. 복원력이 왜 평형 위치로 향하는지, 그리고 왜 $x$에 비례하는지에 대해 설명하십시오. 이 부분이 채점 포인트이며, 대수적 계산 자체는 아닙니다.
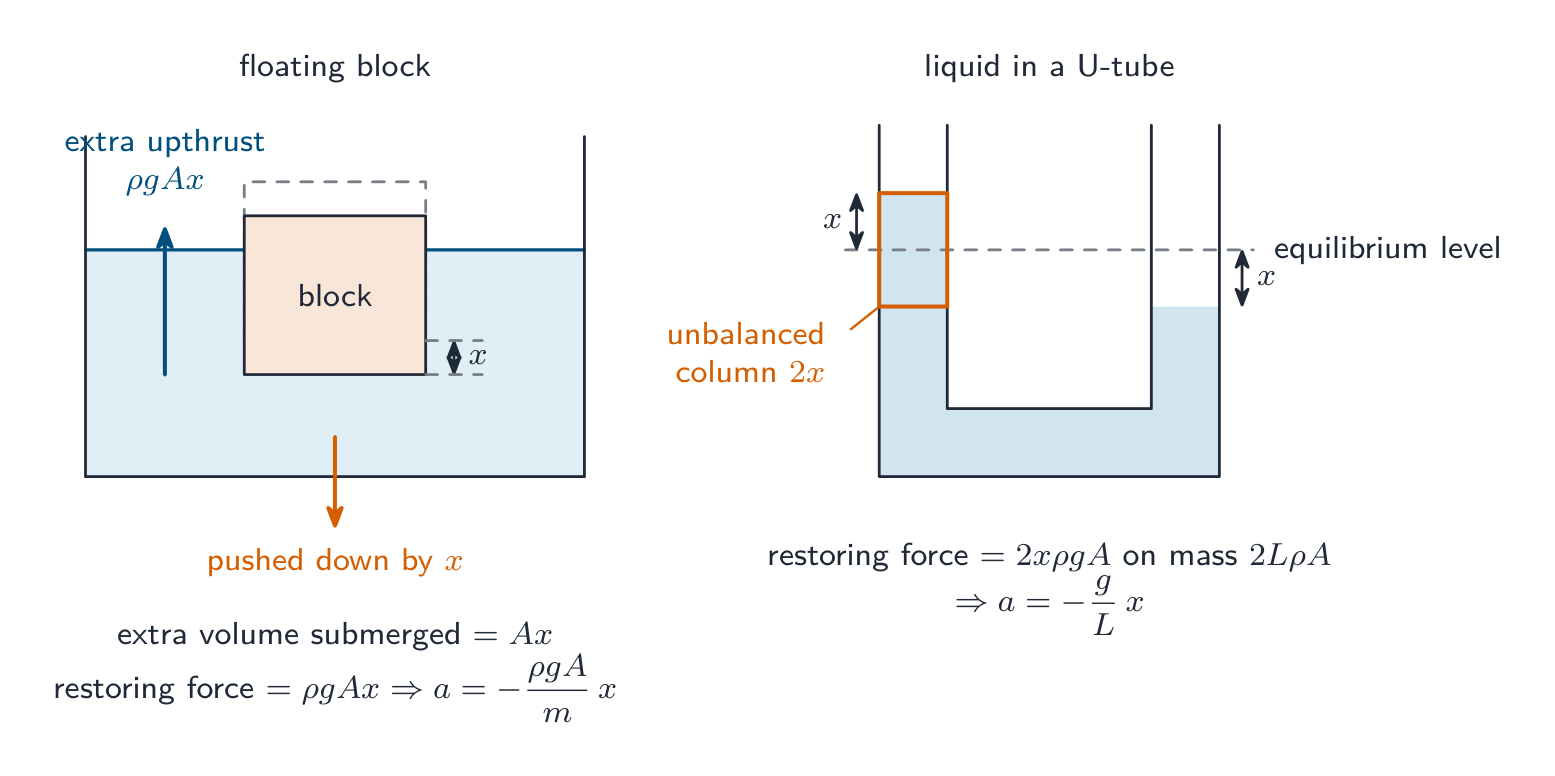 *“단순조진동임을 보여라” 설정 두 가지: 시스템을 $x$만큼 변위했을 때 extra 힘을 구하고, 그것이 $x$에 비례하며 평형점을 향함을 보여라
해설 예시. spring 상 number $m$의 질량이 spring 상수 $k$인 스프링에 매달려 있다. 변위시켜 놓았을 때 단순조진동을 함을 보이고, 주기를 구하시오.
평형에서 스프링 장력이 무게를 상쇄한다. 질량을 아래로 $x$만큼 변위시키면, 장력은 Hooke 법칙에 의해 $kx$만큼 증가하므로, 합성력이 $kx$ 위로, 즉 평형점을 향해 발생한다. 뉴턴 제2법칙: $a = -\dfrac{k}{m}x$. 이는 $a = -\omega^{2}x$에 해당하며 $\omega^{2} = k/m$이므로, 운동은 단순조진동이며 $T = 2\pi/\omega = 2\pi\sqrt{m/k}$이다. (두 identical 스프링 사이에 고정된 트롤리는 양쪽에서 모두 당겨져 $F = -2kx$하므로, $\omega^{2} = 2k/m$.)
해설 예시. 단면적 $A$이고 질량 $m$인 직육면체 블록이 density $\rho$인 액체에 떠 있으며, 그 바닥은 표면 아래 깊이 $h$에 위치한다. 이를 작은 거리 $x$만큼 눌러 놓고 놓는다. 단순조진동으로 진동함을 보이고, 주기를 $h$과 $g$의 함수로 구하시오.
블록이 $x$만큼 눌리면 extra 부피 $Ax$이 침수되므로, 浮力이 그 extra 액체의 무게 $\rho g A x$만큼 증가한다; 이 extra 힘은 위로, 즉 평형 위치를 향해 작용한다. 따라서 $a = -\dfrac{\rho g A}{m}x$: $x$에 비례하며 방향이 반대이므로, 운동은 $\omega^{2} = \rho g A/m$인 단순조진동이다. 평형에서 침수된 부피에 작용하는浮力 $Ah$은 무게 $\rho g A h = mg$과 같으므로, $m = \rho A h$이고 $\omega^{2} = g/h$: $T = 2\pi\sqrt{h/g}$ — 길이 $h$인 진자(Simple Pendulum)와 동일한 형태이다.
해설 예시. 단면적 $A$인 U자관이 density $\rho$인 액체를 포함하고 있으며, 각 팔의 기둥 길이는 $L$이다. 액체가 변위되어 한 면이 평형 수준보다 $x$만큼 높고 다른 면이 $x$만큼 낮게 되었다. 액체가 단순조진동으로 진동함을 보여라.
두 표면의 높이 차이가 이제 $2x$이 되었고, 따라서 높이가 $2x$인 액체 기둥이 불균형을 이루게 됩니다. 액체에 작용하는 복원력은 이 기둥의 무게인 $2x\rho g A$이며, 두 표면을 평평하게 맞추는 방향으로 작용합니다. 움직이는 질량은 전체 액체인 $2L\rho A$입니다. 따라서 $a = -\dfrac{2x\rho g A}{2L\rho A} = -\dfrac{g}{L}x$: 단순조화운동으로, $\omega^{2} = g/L$와 $T = 2\pi\sqrt{L/g}$를 가집니다. $\rho$과 $A$이 상쇄됨을 유의하십시오. 주기(T)는 액체의 종류나 관의 크기에 의존하지 않습니다.
탐색하기
진자 흔들기
진자를 흔들고 시작 각도를 변경하면—one swing의 시간이 동일하게 유지됩니다(그것이 좋은 시계임을 의미합니다). 이제 끈을 길게 하거나 달로 이동하면 주기가 변함을 관찰하십시오.
어휘
연습하기
| English | 한국어 |
|---|---|
| spring/sprɪŋ/ | 스프링 |
| pendulum/ˈpendjʊləm/ | 단진자 |
17.1
SHM에서의 변위, 속도, 가속도
입자가 $x = 0$에서 시작하여 $t = 0$ 속도로 양(+)의 방향으로 움직일 때,
$$x = x_{0} \sin (\omega t).$$
한 번 미분하면 속도를 얻는다:
$$v = x_{0} \omega \cos(\omega t) = v_{0} \cos(\omega t),$$
여기서 $v_{0} = x_{0} \omega$는 최대 속도이다(입자가 평형점을 지날 때).
다시 미분하면 가속도를 얻는다:
$$a = -x_{0} \omega^{2} \sin(\omega t) = -\omega^{2} x,$$
이는 다시 SHM 정의식이다. (만약 입자가 대신 극단 위치 $x = x_{0}$에서 $t = 0$ 시에 시작한다면, $x = x_{0} \cos(\omega t)$을 사용하라. 시작 조건에 맞는 것을 선택하라.)
변위에 의한 속도 표현
시간을 사용하지 않는 유용한 관계식:
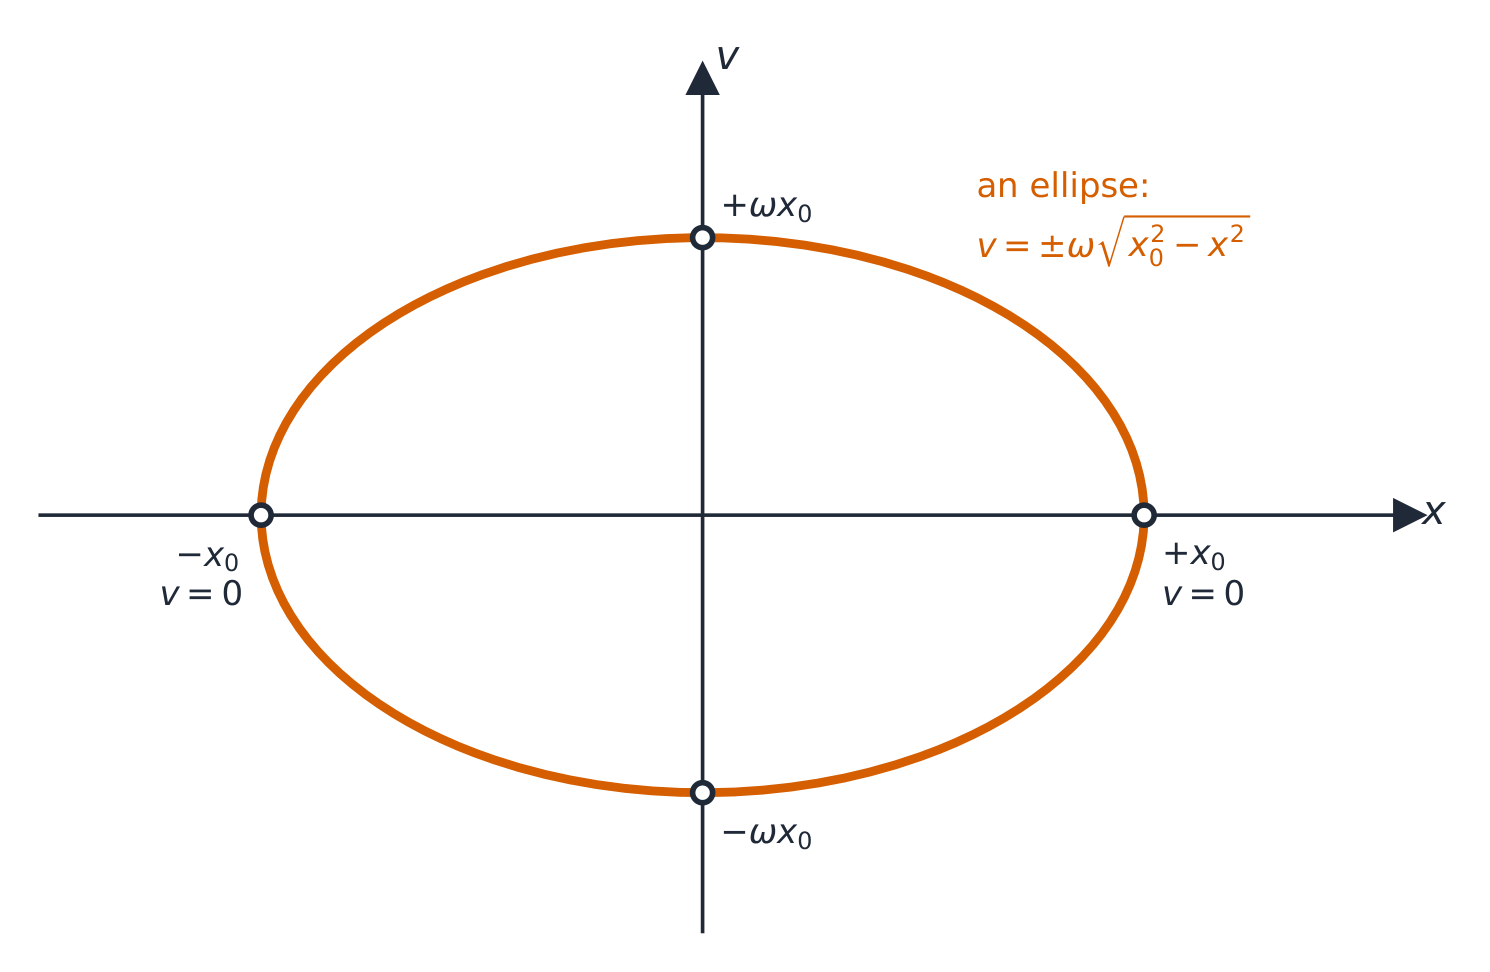
$$v = \pm \omega \sqrt{x_{0}^{2} - x^{2}}.$$
- 평형에서 ($x = 0$): $v = \pm \omega x_{0}$ (최대 속도). 양의 부호와 음의 부호를 모두 취함, 왜냐하면 입자는 각 주기마다 평형점을 두 번 지나가기 때문이다.
- 극단에서 ($x = \pm x_{0}$): $v = 0$ (일시적으로 정지).
해설 예시. 동일한 진동은 진폭이 $x_{0} = 0.050\ \text{m}$이고 각주파수가 $\omega = 15.7\ \text{rad s}^{-1}$이다. 변위가 $x = 0.030\ \text{m}$일 때 속도를 구하시오.
$$v = \omega\sqrt{x_{0}^{2} - x^{2}} = 15.7\sqrt{0.050^{2} - 0.030^{2}} = 15.7 \times 0.040 \approx 0.63\ \text{m s}^{-1}.$$
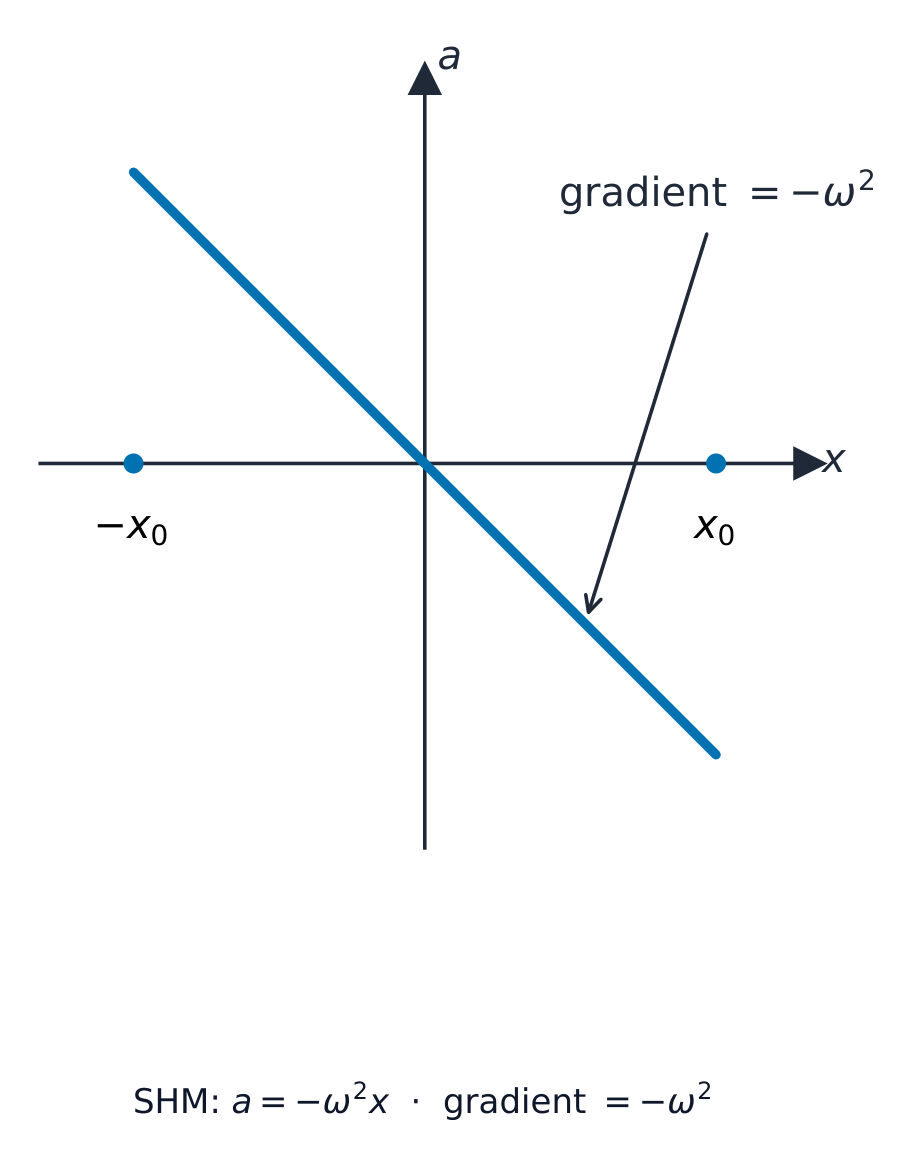
$v$–$x$ 그래프 읽기. 너비는 진폭($v = 0$ 지점에서 $x = \pm x_{0}$)을, 높이는 최대 속도($x = 0$ 지점에서 $v = \pm\omega x_{0}$)를 나타내므로, $\omega = v_{0}/x_{0}$과 주기가 도출됩니다. 같은 좌표계 위에 $a$을 $x$에 대해 스케치하라는 질문에는, 원점을 지나며 음의 기울기 $-\omega^{2}$를 가진 직선을 그려서 $x = \pm x_{0}$ 지점에서 $\mp\omega^{2}x_{0}$에 도달하도록 하십시오.
해설 예제. 진동하는 블록의 속도가 시간에 따라 $v = 0.56\sin(5.1t)$로 변하며, $v$는 $\text{m s}^{-1}$ 단위로, $t$는 초 단위로 주어졌습니다. 진폭, 주기, 최대 가속도를 구하십시오.
$v = v_{0}\sin\omega t$와 비교하면: $v_{0} = 0.56\ \text{m s}^{-1}$과 $\omega = 5.1\ \text{rad s}^{-1}$입니다. $v_{0} = \omega x_{0}$이므로 진폭은 $x_{0} = 0.56/5.1 = 0.11\ \text{m}$; $T = 2\pi/\omega = 1.2\ \text{s}$; $a_{\text{max}} = \omega^{2}x_{0} = \omega v_{0} = 5.1 \times 0.56 = 2.9\ \text{m s}^{-2}$입니다. (이 $v$이 사인 함수이므로, 블록은 $t = 0$에서 극점에 위치했습니다: 변위는 코사인 함수입니다.)
원주 운동의 그림자로서의 SHM. 반지름 $R$인 원을 각속도 $\omega$으로 도는 공을 옆에서 비추면, 그림자가 단순 조화 운동을 하며 진폭 $R$과 동일한 $\omega$을 가집니다: 그림자의 변위는 $x = R\cos\omega t$(극점에서 시작할 경우), 최대 속도는 $R\omega$이며 최대 가속도는 $R\omega^{2}$입니다. 지름이 $0.46\ \text{m}$이고 $\omega = 1.9\ \text{rad s}^{-1}$인 원의 경우, 그림자의 진폭은 $0.23\ \text{m}$, $v_{0} = 0.44\ \text{m s}^{-1}$, $a_{\text{max}} = 0.83\ \text{m s}^{-2}$이며, 경로 양끝에서 크기가 가장 크고 항상 중심 쪽으로 향합니다.
시간에 대한 그래프
$x = x_{0}\sin\omega t$에 대해:
- $x$ vs $t$ — 사인 곡선, 진폭 $x_{0}$, 주기 $T = 2\pi/\omega$.
- $v$ vs $t$ — 코사인 곡선, $x$보다 ⏩$\pi/2$ 앞서 있음, 진폭 $\omega x_{0}$.
- $a$ vs $t$ — 부(-) 사인 곡선, $x$과 $\pi$(180°)만큼 위상 차이 있음, 진폭 $\omega^{2} x_{0}$.


$a$ 대 $x$ 그래프
원점을 지나고 기울기가 −$-\omega^{2}$인 직선입니다. 따라서 그래프로부터 $\omega$을 읽을 수 있습니다: 기울기 $= -\omega^{2}$이므로, $\omega = \sqrt{|\text{gradient}|}$, 그리고 $T = 2\pi / \omega$입니다. 이는 흔한 시험 유형입니다.
Worked example. A graph of the height $h$ of an object of mass $36\ \text{kg}$ undergoing vertical simple harmonic motion shows $h$ varying between $2\ \text{m}$ and $10\ \text{m}$, with one complete oscillation every $4.0\ \text{s}$. Find the amplitude, the angular frequency, the maximum speed, the maximum acceleration and the maximum kinetic energy.
진폭 $x_{0} = (10 - 2)/2 = 4.0\ \text{m}$ (최대-최소 간격의 절반; 평형 높이는 $6\ \text{m}$). $\omega = 2\pi/T = 2\pi/4.0 = 1.57\ \text{rad s}^{-1}$. $v_{\text{max}} = \omega x_{0} = 6.3\ \text{m s}^{-1}$; $a_{\text{max}} = \omega^{2}x_{0} = 9.9\ \text{m s}^{-2}$; $E_{\text{K,max}} = \tfrac{1}{2}mv_{\text{max}}^{2} = \tfrac{1}{2} \times 36 \times 6.28^{2} = 7.1 \times 10^{2}\ \text{J}$. 진폭을 전체 높이 범위(절반이 아닌)로 읽는 것이 여기서 가장 흔한 실수입니다.
Worked example. A small object rests on a horizontal platform that oscillates vertically with simple harmonic motion of amplitude $6.0\ \text{mm}$. Find the highest frequency at which the object stays in contact with the platform throughout, and state where in the motion contact is first lost.
The object leaves the platform when the platform's downward acceleration exceeds $g$ — at the top of the oscillation, where the acceleration is greatest and directed downwards: the platform then falls away faster than the object can. The limit is $\omega^{2}x_{0} = g$: $\omega = \sqrt{9.81/0.0060} = 40\ \text{rad s}^{-1}$, so $f = \omega/2\pi = 6.4\ \text{Hz}$. Below this the normal contact force at the top is small but positive; above it, zero.
어휘
연습하기
| English | 한국어 |
|---|---|
| simple harmonic motion/ˈsɪmpl hɑːˈmɒnɪk ˈməʊʃn/ | 간이조화운동 |
| acceleration/əkˌseləˈreɪʃn/ | 가속도 |
| displacement/dɪˈspleɪsmənt/ | 변위 |
| angular frequency/ˈæŋɡjʊlə ˈfriːkwənsi/ | 각주파수 |
| frequency/ˈfriːkwənsi/ | 주파수 |
| capacitor/kəˈpæsɪtə/ | 콘덴서 |
| amplitude/ˈæmplɪtjuːd/ | 진폭 |
| period/ˈpɪərɪəd/ | 주기 |
| velocity/vəˈlɒsɪti/ | 속도 |
| kinetic energy/kɪˈnetɪk ˈenədʒi/ | 운동 에너지 |
17.2
단순 조화 운동에서의 에너지
Syllabus
- 단순 조화 운동(simple harmonic motion) 중 **운동 에너지(kinetic energy)**와 **포텐셜 에너지(potential energy)**의 교환을 설명함
- 단순 조화 운동을 하는 시스템의 총 에너지에 대한 식 $E = \frac{1}{2}m\omega^2x_0^2$를 기억하고 활용한다
출처: Cambridge International syllabus
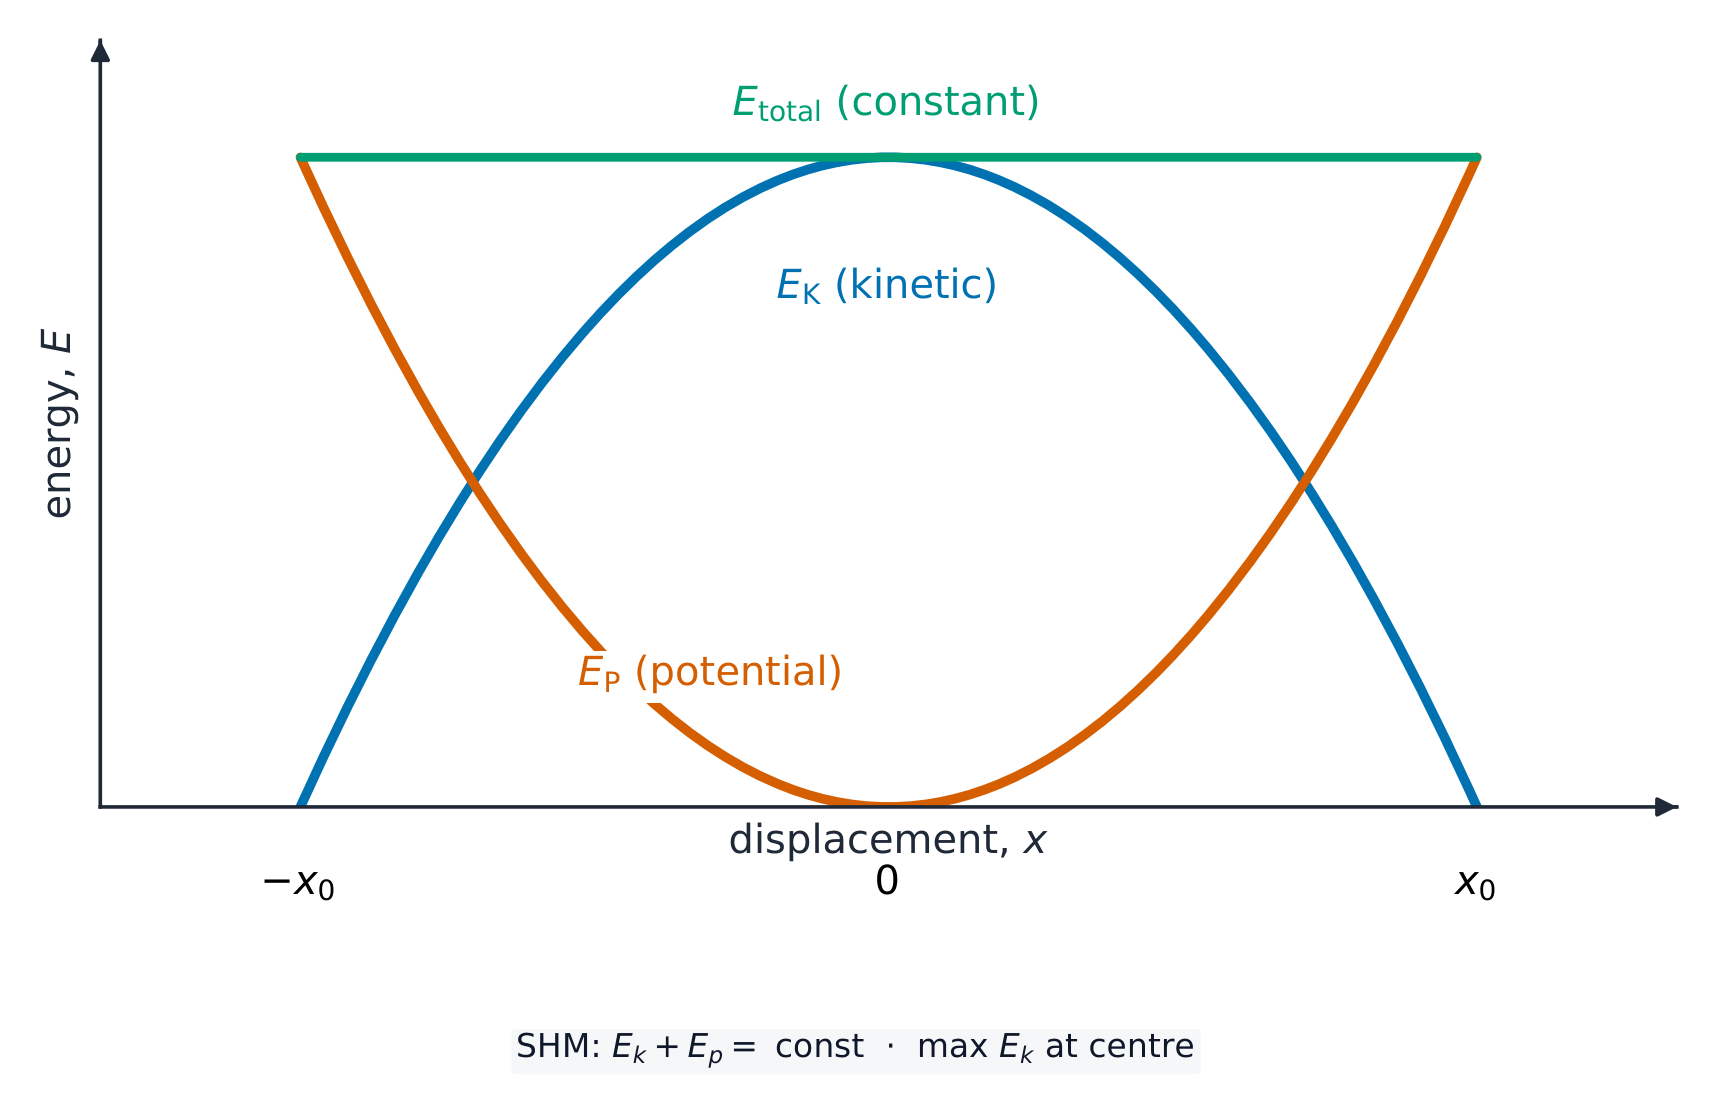
단순 조화 진동자는 두 가지 형태의 에너지 간을 끊임없이 전환합니다:
- 운동 에너지 $E_{\text{K}} = \tfrac{1}{2} m v^{2}$.
- potential energy $E_{\text{P}}$ (elastic for a spring, gravitational for a pendulum).
감쇠가 없으면 총 에너지는 일정합니다(이는 에너지 보존 법칙입니다).
최대 및 최소
- 평형 지점($x = 0$): $v$이 가장 크므로, $E_{\text{K}}$이 가장 크고 $E_{\text{P}}$이 가장 작습니다(선택에 따라 0).
- 극점($x = \pm x_{0}$): $v = 0$, 따라서 $E_{\text{K}} = 0$과 $E_{\text{P}}$이 가장 큽니다.
총 에너지
$v_{\text{max}} = \omega x_{0}$을 사용하여:
$$E_{\text{total}} = \tfrac{1}{2} m v_{\text{max}}^{2} = \tfrac{1}{2} m \omega^{2} x_{0}^{2}.$$
두 가지 핵심 사실: 총 에너지는 진폭의 제곱에 비례함($x_{0}$을 두 배로 늘리면 에너지가 네 배가 됨)과, $\omega^{2}$에 비례함입니다.
변위에 대한 에너지
$v^{2} = \omega^{2}(x_{0}^{2} - x^{2})$을 사용하여:
$$E_{\text{K}} = \tfrac{1}{2} m \omega^{2} (x_{0}^{2} - x^{2}), \qquad E_{\text{P}} = \tfrac{1}{2} m \omega^{2} x^{2}.$$
따라서 $E_{\text{K}}$은 아래로 볼록한 포물선($x = 0$에서 최댓값, $x = \pm x_{0}$에서 0)이고, $E_{\text{P}}$은 위로 볼록한 포물선($x = 0$에서 0, $x = \pm x_{0}$에서 최댓값)입니다. 두 값의 합은 일정합니다.
해설 예시. 질량 $0.20\ \text{kg}$의 물체가 진폭 $x_{0} = 0.050\ \text{m}$, 각진동수 $\omega = 15.7\ \text{rad s}^{-1}$로 진동하고 있다. 이 진동의 총 에너지를 구하시오.
총 에너지는 질량이 $v_{\text{max}} = \omega x_{0}$ 속도로 $x = 0$을 지날 때 최대 운동 에너지와 같습니다:
$$E = \tfrac{1}{2} m \omega^{2} x_{0}^{2} = \tfrac{1}{2}(0.20)(15.7)^{2}(0.050)^{2} \approx 0.062\ \text{J}.$$
이 값은 일정하게 유지되며, 한 주기 동안 운동 에너지와 위치 에너지로 두 번씩 바뀐다.
계산 없이 에너지 전환 설명하기. 운동의 극단에서 진동자는 일시적으로 정지하며, 운동 에너지는 0이고 퍼텐셜 에너지는 최대입니다. 평형 위치로 이동하면서 복원력이 일을 하여 퍼텐셜 에너지가 운동 에너지로 변환되며, 평형 위치에서는 운동 에너지가 최대이고 퍼텐셜 에너지가 최소가 됩니다. 이를 지나면 운동 에너지가 다시 퍼텐셜 에너지로 변환되어 다른 극단에 도달합니다. 총 에너지는 일정하며, 이 교환 현상은 진동당 두 번 일어나므로, 에너지-시간 그래프의 주파수는 변위-시간 그래프의 두 배가 됩니다.
해설 예시. 질량 $0.81\ \text{kg}$의 단자추 공이 진폭 $32\ \text{mm}$, 주기 $1.9\ \text{s}$로 작은 진동을 하고 있다. 이 진동의 총 에너지를 구하고, 진폭이 $16\ \text{mm}$로 줄어든다면 어떻게 되는지 서술하시오.
$\omega = 2\pi/1.9 = 3.31\ \text{rad s}^{-1}$; $E = \tfrac{1}{2}m\omega^{2}x_{0}^{2} = \tfrac{1}{2} \times 0.81 \times 3.31^{2} \times 0.032^{2} = 4.5 \times 10^{-3}\ \text{J}$. Halving the amplitude quarters the energy ($E \propto x_{0}^{2}$), to $1.1 \times 10^{-3}\ \text{J}$; the difference has been dissipated as thermal energy by air resistance.
탐색하기
SHM에서의 에너지
진동자가 움직일 때 운동 에너지와 위치 에너지 사이에서 에너지가 교환되는 것을 관찰하십시오 — 중심에서 가장 빠름(최대 KE), 양끝에서 정지(최대 PE).
어휘
연습하기
| English | 한국어 |
|---|---|
| air resistance/eə rɪˈzɪstəns/ | 공기 저항 |
| friction/ˈfrɪkʃn/ | 마찰력 |
| drag/dræɡ/ | 저항력 |
17.3
감쇠 진동

Syllabus
- 진동 시스템에 작용하는 저항력이 감쇠를 유발함을 이해한다
- 경미한 감쇠, 임계 감쇠, 과감쇠 등의 용어를 이해하고 활용하며, 이러한 감쇠 유형을 나타내는 변위-시간 그래프를 그린다
- 공명은 최대 진폭의 진동을 포함하며, 이는 진동 시스템이 고유 주파수에서 강제 진동할 때 발생함을 이해한다
출처: Cambridge International syllabus
저항력(마찰, 저항, 공기 저항)은 감쇠를 유발한다 — 에너지가 열로 손실되면서 진폭이 시간에 따라 감소함. 세 가지 명명된 경우:
약한 감쇠
진폭이 여러 주기에 걸쳐 천천히 감소하는 경우(약한 감쇠). 시스템은 여전히 자연 진동수 근처에서 진동하지만, 각 주기는 이전보다 작아진다. 자동차 서스펜션은 약~중간 감쇠로 되어 있어 울퉁불퉁함이 사라지지만 승차감이 부드럽게 유지된다.
임계 감쇠
평형으로 돌아올 때 오버슈팅이나 진동 없이 시스템이 복귀하는 최소 감쇠 — 임계 감쇠 상태입니다. 가장 짧은 시간에 복귀합니다. 갈바노미터 또는 아날로그 전압계는 바늘이 빠르게 정지하도록 임계 감쇠되어 있습니다.
강한 감쇠
저항이 너무 커서 시스템은 진동 없이 느리게 돌아오는데, 이는 임계 감쇠보다 더 느리다 — 강한 감쇠 경우. 강력한 클로저가 달린 문은 강하게 감쇠되어 있다.
변위-시간 그래프에서: 약한 감쇠는 크기가 매끄럽게 사라지는 파동, 임계 감쇠는 오버샷 없이 빠르게 돌아옴, 강한 감쇠는 느리게 돌아옴.
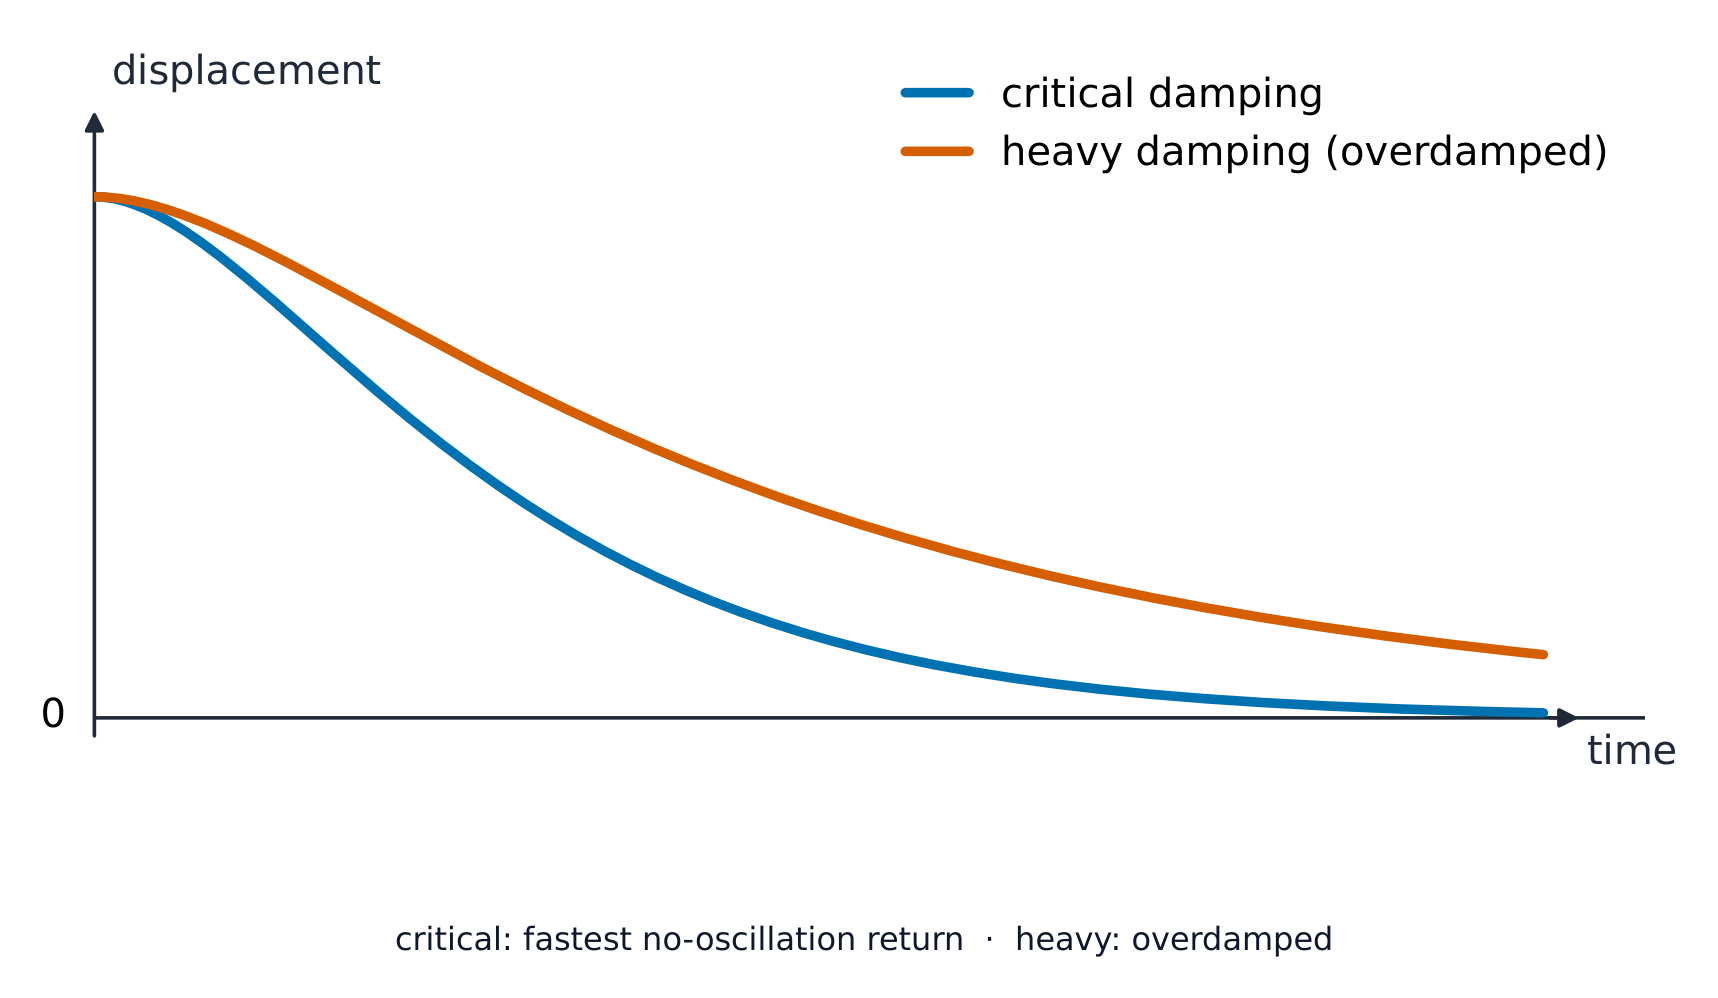
시험 출제 방식. 감쇠란 진동자의 에너지를 소실시키는 저항력에 의해 진동의 진폭이 감소하는 현상이다. 약한 감쇠에서는 시스템이 시간이 지남에 따라 진폭이 점진적으로(지수적으로) 감소하며 진동하고, 주기는 거의 변하지 않는다. 임계 감쇠에서는 시스템이 진동 없이 가능한 가장 짧은 시간 내에 평형 위치로 돌아온다. 강한 감쇠에서는 진동 없이 느리게 평형 위치로 돌아온다. 그려보기: 약한 감쇠 곡선은 shrinking envelope 내부의 사인파이며, 임계 및 강한 감쇠 곡선은 모두 축을 횡단하지 않고 0으로 떨어지며, 강한 감쇠가 더 느리다.
해설 예시. 막대 자석이 스프링에 매달려 있으며, 한 극이 스위치를 통해 저항기에 연결된 코일 내부에 있다. 자석을 진동시키면, 스위치가 닫혔을 때 진동이 더 빨리 사라지는 이유를 설명하시오.
움직이는 자석이 코일에 연결되는 자기 통량 변화를 일으키므로 전동력이 유도됩니다(패러데이의 법칙); 스위치가 켜져 있으면 저항기를 통해 전류가 흐르며 열로 에너지가 소산됩니다. 렌츠의 법칙에 따라 유도 전류는 자석의 운동을 방해 — 추가적인 마찰력입니다. 그 에너지는 진동에서 come하므로, 진폭이 더 빨리 감소: 회로는 감쇠를 추가합니다. 스위치가 꺼져 있으면 전동력은 있으나 전류가 없으므로 추가적인 에너지 손실은 없습니다.
어휘
연습하기
| English | 한국어 |
|---|---|
| damping/ˈdæmpɪŋ/ | 감쇠 |
| conservation of energy/ˌkɒnsəˈveɪʃn ɒv ˈenədʒi/ | 에너지 보존 |
| light damping/laɪt ˈdæmpɪŋ/ | 경감쇠 |
| heavy damping/ˈhevi ˈdæmpɪŋ/ | 과감쇠 |
| forced oscillation/fɔːst ˌɒsɪˈleɪʃn/ | 강제 진동 |
17.3
강제 진동과 공명
유도 진동은 실험자가 선택한 주파수 $f_{\text{d}}$의 외부 주기적 힘에 의해 구동됩니다. 이때 시스템은 자체 고유 주파수가 아닌 이 구동 주파수 $f_{\text{d}}$로 진동합니다. 진폭을 $f_{\text{d}}$에 대해 그린 그래프는 정점을 가지는 공명 곡선입니다.
공명
공명은 구동 주파수가 시스템의 고유 주파수 $f_{0}$과 일치할 때 발생합니다. 공명 시 진폭이 가장 크고, 구동체로부터의 에너지 전달이 가장 효율적입니다.


예시:
- 오른쪽 속도로 흔들리는 swings는 큰 진폭을 형성한다.
- 자연 진동 주파수의 소리 때문에 깨진 와인 글라스.
- 지진의 주파수가 고유 주파수와 일치하여 흔들리는 건물 — 엔지니어들은 건물의 고유 주파수가 주요 지진 범위와 겹치지 않도록 설계합니다.
The peak's shape depends on damping: lighter damping → a sharper, higher peak; heavier damping → a broader, lower peak, shifted slightly to lower frequency.
2점 정의법. 공명은 시스템이 고유 주파수로 강제 진동하고, 진동의 진폭이 최대가 되는 상태 (구동체로부터의 에너지 전달이 가장 큼)입니다. 두 부분 — 구동 주파수가 고유 주파수와 같음, 그리고 최대 진폭 — 모두 필요합니다.
Worked example. A ball on a stretched string has a natural frequency of $4.0\ \text{Hz}$. The string is driven by a vibration generator whose frequency is increased slowly from $0$ to $10\ \text{Hz}$. Sketch the variation of the amplitude of the ball with the driving frequency, and state the effect of adding damping.
곡선은 낮은 주파수에서 작지만 0이 아닌 진폭에서 시작하여 $4.0\ \text{Hz}$에서 날카로운 봉우리로 상승하고 높은 주파수에서는 0으로 감소합니다; 봉우리는 고유 주파수에 있으며, 오직 그곳에서만 진폭이 최대입니다. 감쇠가 많아지면 봉우리는 낮아지고 넓어지며 약간의 저주파수로 이동합니다; 공명에서 먼 곳의 진폭은 거의 변하지 않습니다.
탐색하기
공명
swing을 다양한 주파수로 밀어보세요. 자연 주파수와 멀리 떨어져 있을 때는 거의 움직이지 않으나, 주파수를 맞추면 진폭이 폭발적으로 증가합니다 — 이것이 교량을 붕괴시킬 수 있는 공명의 현상입니다.
어휘
연습하기
| English | 한국어 |
|---|---|
| natural frequency/ˈnætʃərəl ˈfriːkwənsi/ | 고유주파수 |
| resonance/ˈrezənəns/ | 공명 |
| driving frequency/ˈdraɪvɪŋ ˈfriːkwənsi/ | 구동 주파수 |
| resonance curve/ˈrezənəns kɜːv/ | 공명 곡선 |
17.3
출제자가 인정하는 정의
정의 문제는 고정된 문구로 채점합니다. 이 내용들을 정확히 외우고, 답은 하나만 제시하십시오.
| 용어 | 정의 |
|---|---|
| simple harmonic motion | 가속도가 고정된 점에서의 변위와 비례하며 항상 그 점을 향하는 운동 |
| amplitude | 평형 위치로부터의 최대 변위 |
| period | 완전한 진동이 하나 완료되는 데 걸리는 시간 |
| frequency | 단위 시간당 완전한 진동의 횟수 |
| angular frequency | $\omega = 2\pi f = 2\pi/T$; 진동의 위상이 변화하는 속도 |
| phase difference | 한 진동이 다른 진동에 대해 앞선 또는 뒤처지는 주기의 분수를 각도로 표현한 것 |
| damping | 에너지를 소산시키는 저항력에 의해 진동의 진폭이 감소하는 것 |
| critical damping | 진동 없이 변위된 시스템을 평형으로 가장 빠르게 되돌리는 감쇠 |
| natural frequency | 변위되어 자유롭게 진동되도록 남겨두었을 때 시스템이 진동하는 주파수 |
| 공명 | 시스템이 고유 주파수로 강제 진동하는 것, 이때 진폭이 최대 |
어휘
연습하기
| English | 한국어 |
|---|---|
| phase difference/feɪz ˈdɪfrəns/ | 위상차 |
| upthrust/ˈʌpθrʌst/ | 浮력 |
| critical damping/ˈkrɪtɪkl ˈdæmpɪŋ/ | 임계 감쇠 |
| galvanometer/ˌɡælvəˈnɒmɪtə/ | 검류계 |
| voltmeter/ˈvəʊltmiːtə/ | 전압계 |
17.3
시험 팁
- The SHM condition is $a = -\omega^2 x$ (acceleration proportional to displacement, directed back to equilibrium); to show a motion is SHM, find the restoring force, show it is proportional to $x$ and directed back, and read off $\omega^{2}$.
- $x = x_0\sin\omega t$(또는 cos), $v_{max} = \omega x_0$, $a_{max} = \omega^2 x_0$ 및 $v = \pm\omega\sqrt{x_0^2 - x^2}$을 배우십시오; KE와 PE는 총 에너지가 일정하면서 서로 전환되며, $E = \tfrac{1}{2}m\omega^{2}x_{0}^{2} \propto x_{0}^{2}$입니다.
- 속도는 극단에서 0이고 중심에서 최대입니다; 가속도는 극단에서 가장 크고 중심에서 0입니다.
- 진폭은 변위 그래프의 등고점 간 거리(peak-to-peak range)의 반입니다; $\omega$는 주기에서, 또는 $a$–$x$ 그래프의 기울기에서, 혹은 $v_{0}/x_{0}$에서 구할 수 있습니다.
- 공명은 구동 주파수가 고유 주파수와 일치할 때 발생하며; 감쇠는 봉우리를 낮추고 넓힙니다.
흔한 실수
- SHM을 "평형 위치 주변의 진동"으로 정의함. 답안 기준은 가속도가 변위와 비례하고 또한 고정점을 향해야 한다고 요구함.
- 마이너스가 가속도가 음수임을 의미한다고 말함. 이는 가속도의 방향이 변위와 반대임을 의미함.
- $v$을 $x$에 대해 직선으로 스케치합니다. 이는 타원이며, $a$을 $x$에 대해 그리면 직선이 됩니다.
- 변위의 전체 범위를 진폭으로 간주함. 그것은 범위의 반입니다.
- 공진을 "진폭이 큰 진동"으로 정의함. 자연 주파수에서 일어나는 강제 진동으로, 최대 진폭을 나타냄.
- critical damping을 "감쇠 없음"이라고 하거나, heavy damping을 "가장 빠른 복귀"라고 함. critical damping은 진동 없이 가장 빠른 복귀이며, heavy damping은 느림.
어휘
연습하기
| English | 한국어 |
|---|---|
| equilibrium/ˌiːkwɪˈlɪbrɪəm/ | 평형 |
이 주제에 대한 인터랙티브 수업
즉시 체크 기능 exercises를 통해 단계별로 진행하세요.