Cette fiche couvre le Thème 1 : Mathématiques Pures Avancées 1. Elle ajoute de nouveaux concepts algébriques, des matrices, des coordonnées polaires, davantage de vecteurs et la démonstration par récurrence.
Mathématiques Supplémentaires 1
Mathématiques Supérieures A-Level · Sujet 1
 14:28
Mathématiques Supplémentaires 1
Voici une équation cubique, traversant l'axe en trois racines. Trouver ces racines exactement peut être difficile — voire impossible à la main. Mais voici une belle…
Narration en anglais · sous-titres en anglais et en 中文 au choix
1.1
Racines des équations polynomiales
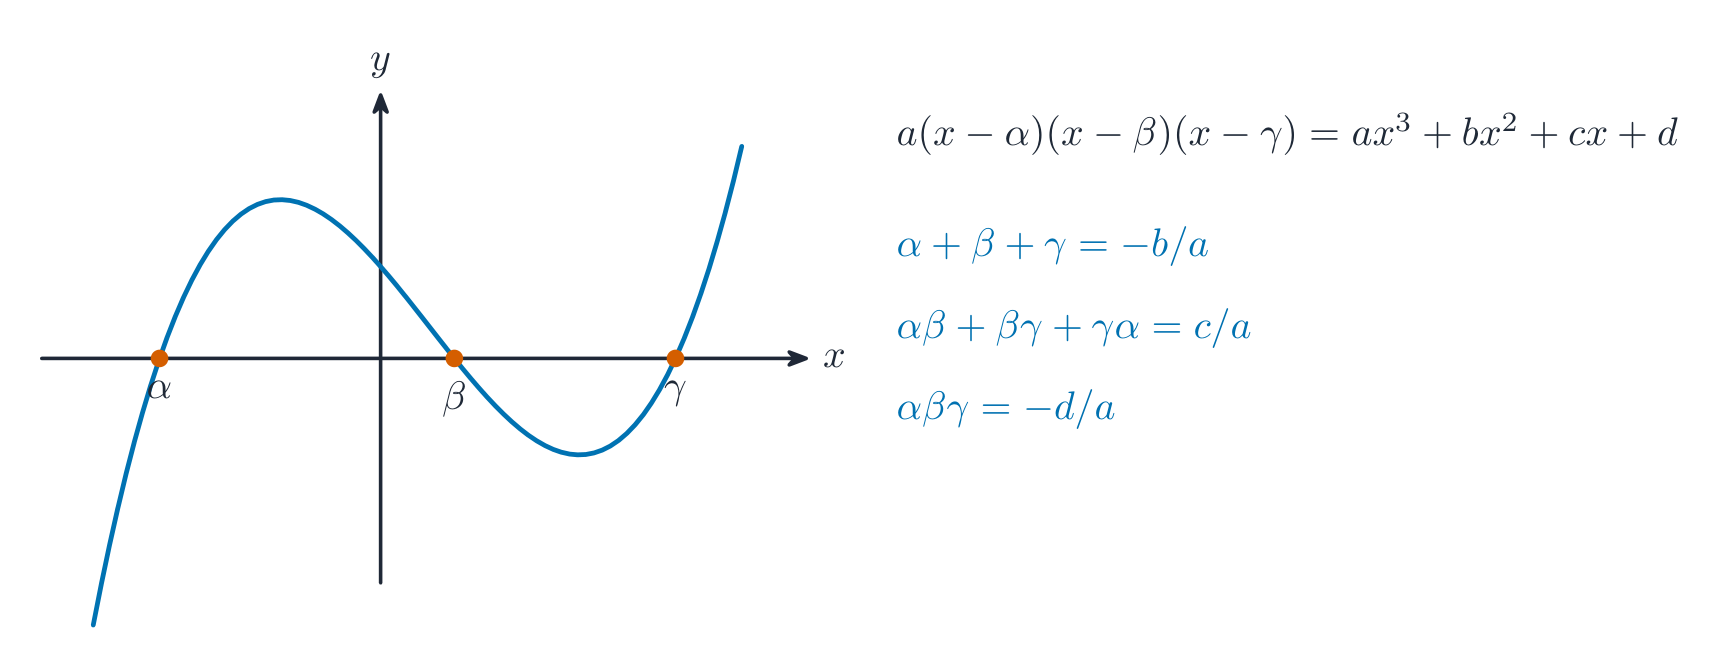
Programme
| Les candidats doivent être capables de : | Notes et exemples |
|---|---|
| • rappel et utilisation des relations entre les racines et les coefficients des équations polynomiales | ex. pour évaluer des fonctions symétriques des racines ou résoudre des problèmes impliquant des coefficients inconnus dans les équations ; limité aux équations de degré 2, 3 ou 4 uniquement. |
| • utiliser une substitution pour obtenir une équation dont les racines sont liées de manière simple à celles de l'équation originale | Les substitutions ne seront pas données pour les cas les plus faciles, ex. où les nouvelles racines sont des réciproques, des carrés ou une fonction linéaire simple des anciennes racines. |
Source : Programme Cambridge International
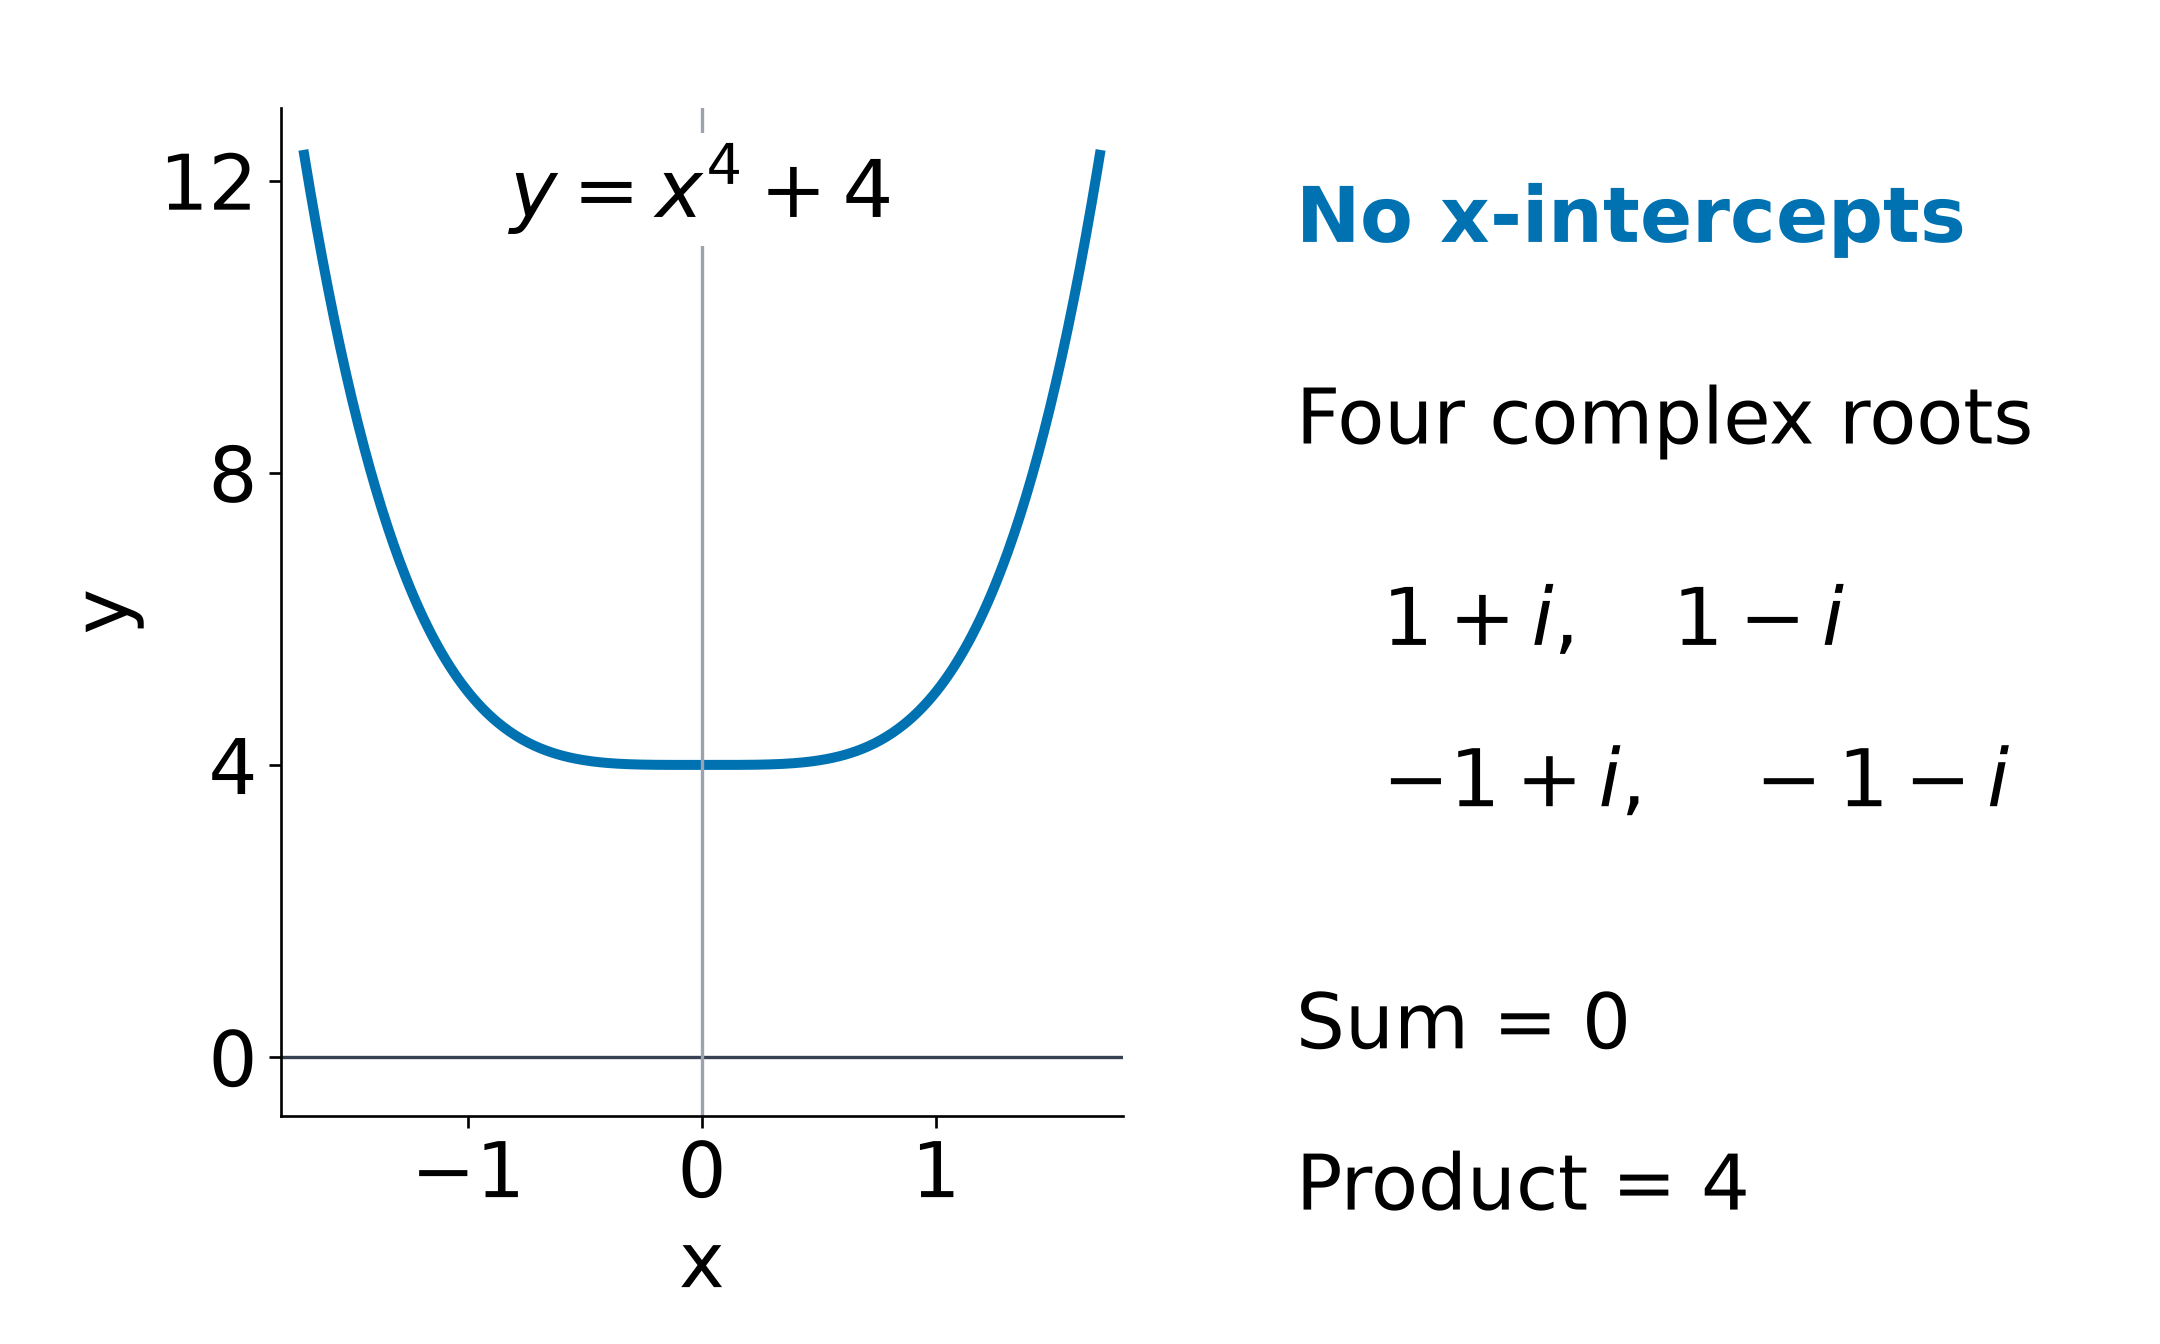
Avant de faire confiance aux racines calculées par un programme, vérifiez leur somme et leur produit par rapport aux coefficients stockés de son polynôme. Ces relations fournissent également des sommes utiles lorsque trouver les racines individuelles serait difficile. Une racine rend le polynôme nul. Comptez les racines multiples avec leurs multiplicités et incluez les racines complexes ; un graphique réel n'affiche que les réelles. Les relations ici s'appliquent aux degrés 2, 3 et 4, toujours avec un coefficient dominant non nul.
Déduire les relations à partir des facteurs
Développez $a(x-\alpha)(x-\beta)$ et comparez les coefficients avec $ax^2+bx+c$. Cela donne
$$\alpha+\beta=-\frac ba,\qquad \alpha\beta=\frac ca.$$
Pour $ax^3+bx^2+cx+d=0$ avec racines $\alpha,\beta,\gamma$, le développement donne également
$$e_1=\alpha+\beta+\gamma=-\frac ba,$$
$$e_2=\alpha\beta+\alpha\gamma+\beta\gamma=\frac ca,\qquad e_3=\alpha\beta\gamma=-\frac da.$$
Les signes alternent parce que chaque facteur contient un signe moins. Ils ne signifient pas que les racines elles-mêmes sont négatives. Pour $(x-1)^2(x-3)=0$, utilisez la liste $1,1,3$, donnant $e_1=5,e_2=7,e_3=3$. En ne comptant que les deux valeurs distinctes, on brise les relations des coefficients.
Inclure les quartiques et les racines complexes
Pour une équation quartique $ax^4+bx^3+cx^2+dx+e=0$, définissez $e_1$ comme la somme de ses quatre racines, $e_2$ comme la somme de toutes les six paires différentes, $e_3$ comme la somme de tous les quatre triples différents, et $e_4$ comme leur produit. Alors
$$e_1=-\frac ba,\qquad e_2=\frac ca,\qquad e_3=-\frac da,\qquad e_4=\frac ea.$$
Les six paires sont $\alpha\beta,\alpha\gamma,\alpha\delta,\beta\gamma,\beta\delta,\gamma\delta$ : comptez-les une seule fois. Ce sont des fonctions symétriques, inchangées lorsque les racines échangent leurs noms.
Trouver des sommes de puissances sans résoudre l'équation
Écrire $S_k=\alpha^k+\beta^k+\cdots$, en incluant chaque racine avec sa multiplicité. Développer le carré et le cube de la somme des racines donne
$$S_2=e_1^2-2e_2,\qquad S_3=e_1^3-3e_1e_2+3e_3.$$
La première formule fonctionne pour les degrés 2, 3 et 4 ; la seconde est écrite ici pour les degrés 3 et 4. Pour une somme supérieure, utiliser l'équation satisfaite par chaque racine. Si $x^4+bx^3+cx^2+dx+e=0$, ajouter ses quatre équations racines :
$$S_4+bS_3+cS_2+dS_1+4e=0.$$
Exemple résolu. Pour $x^4-2x^3+3x^2-4x+5=0$, les sommes symétriques sont $2,3,4,5$. Par conséquent $S_2=4-6=-2$ et $S_3=8-18+12=2$. L'équation originale donne alors $S_4=2(2)-3(-2)+4(2)-4(5)=-2$. Des sommes de carrés négatives sont possibles lorsque les racines sont complexes.
Récupérer des coefficients inconnus à partir de sommes données
Pour un polynôme cubique $x^3+bx^2+cx+d=0$ avec coefficient dominant 1, utiliser d'abord $b=-S_1$ et $c=(S_1^2-S_2)/2$. Pour relier le coefficient restant aux sommes supérieures, additionner les trois équations racines originales :
$$S_3+bS_2+cS_1+3d=0.$$
Multiplier chaque équation racine par sa propre racine et additionner à nouveau :
$$S_4+bS_3+cS_2+dS_1=0.$$
La constante contribue $3d$ dans la première équation mais $dS_1$ dans la seconde. Substituer les sommes connues, résoudre le système d'équations résultant et vérifier dans les deux relations.
Translater ou mettre à l'échelle toutes les racines
Pour trouver une équation dont les racines sont $y=mx+k$, où $m\ne0$, utiliser la substitution inverse $x=(y-k)/m$. Remplacer dans le polynôme initial, éliminer les dénominateurs et regrouper les puissances de $y$. Un multiple scalaire non nul d'une équation possède les mêmes racines.
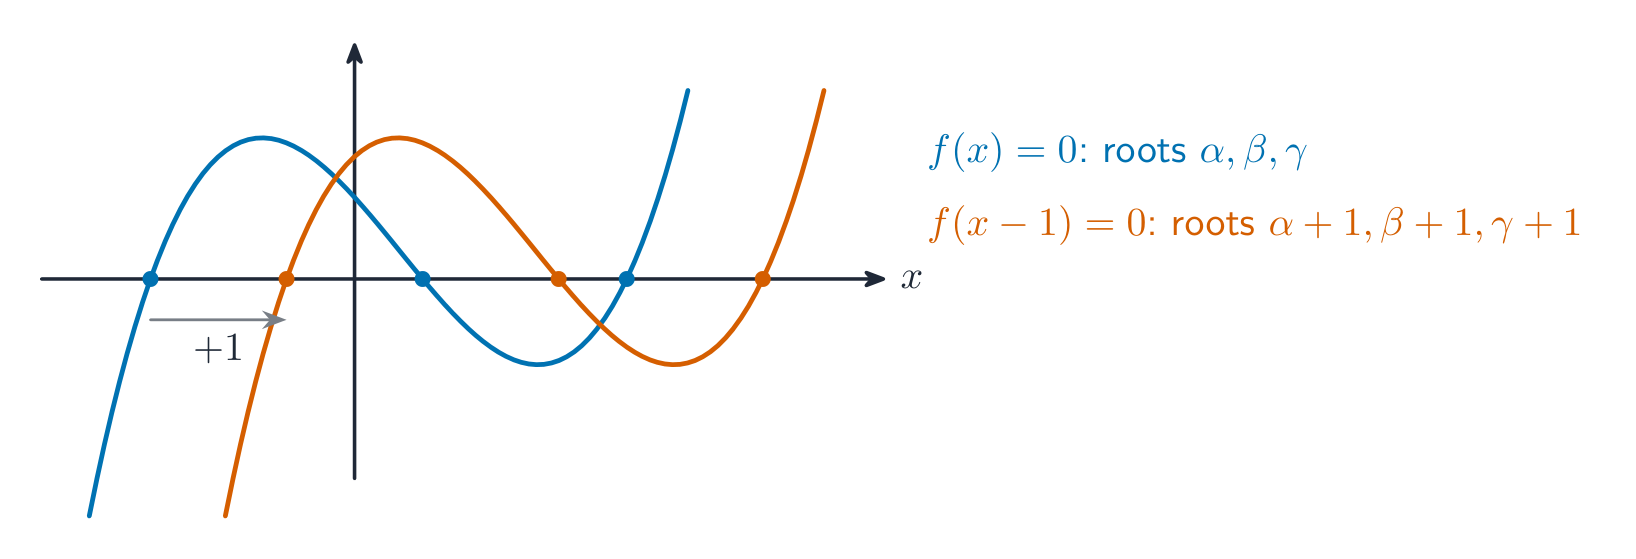
Exemple résolu. Soit le polynôme original $P(x)=x^3-3x+1$. Pour des racines $2\alpha+1,2\beta+1,2\gamma+1$, poser $x=(y-1)/2$ et multiplier par 8 :
$$(y-1)^3-12(y-1)+8=0,$$
$$y^3-3y^2-9y+19=0.$$
Sa somme de racines est 3, également $2S_1+3(1)=3$. Pour un polynôme de degré-$n$, la vérification de somme correspondante est $mS_1+nk$. Ne pas substituer $2y+1$ lorsque la variable originale devrait être $(y-1)/2$.
Inverses et valeurs interdites
Pour de nouvelles racines $y=1/x$, poser $x=1/y$ et multiplier par $y^n$. Vérifier que le terme constant original est non nul : une racine nulle n'a pas d'inverse. Un cubique $ax^3+bx^2+cx+d=0$ devient $dy^3+cy^2+by+a=0$.
Par exemple, $2x^3-3x^2+4x-5=0$ donne l'équation racine inversée $5y^3-4y^2+3y-2=0$. Sa somme de racines est $4/5$, également $e_2/e_3$. Le nouveau terme constant exclut $y=0$.
Pour $y=1/(x-k)$, utiliser $x=k+1/y$ et vérifier $P(k)\ne0$ avant d'affirmer que toute racine originale possède une image. Éliminer les dénominateurs ne définit pas l'inverse de zéro.
Mettre au carré les racines et préserver les multiplicités
Séparer un polynôme en ses puissances paires et impaires : $P(x)=E(x^2)+xO(x^2)$. Si $y=x^2$, éliminer $x$ en écrivant
$$E(y)^2-yO(y)^2=0.$$
Cela combine les deux signes possibles d'une racine carrée : l'un d'eux résout l'équation originale. Si différentes racines originales ont le même carré, conserver leurs facteurs répétés dans la nouvelle équation.
Exemple résolu. Pour $x^3-2x^2-x+2=0$, $E(y)=2-2y$ et $O(y)=y-1$. Ainsi $(2-2y)^2-y(y-1)^2=0$, qui se simplifie, à un facteur constant non nul près, en $(y-1)^2(y-4)=0$. Les racines originales $1,-1,2$ deviennent $1,1,4$. Supprimer le facteur répété ferait perdre une racine transformée.
Simplifier d'abord une transformation de puissance élevée
Si $x^3+3x-2=0$, chaque racine satisfait $x^3=2-3x$. Une nouvelle racine $y=x^3+1$ est donc $3-3x$. Utiliser $x=(3-y)/3$ dans l'équation originale ; multiplier par 27 et regrouper les termes donne $y^3-9y^2+54y-54=0$. Utiliser ensuite les relations entre coefficients sur cette nouvelle équation pour trouver les sommes des puissances transformées.
Explorer
Racines d'un polynôme
y = ax³ + bx² + cx + d
Les racines sont là où la courbe rencontre l'axe x — leur somme et produit lient aux coefficients.
Vocabulaire
Entrainer
| English | Français |
|---|---|
| Further Pure Mathematics/ˈfɜːðə pjʊə ˌmæθɪˈmætɪks/ | Mathématiques Pures Avancées |
| roots/ruːts/ | racines |
| coefficients/ˌkəʊɪˈfɪʃənts/ | coefficients |
| substitution/ˌsʌbstɪˈtjuːʃn/ | substitution |
| rational function/ˈræʃənl ˈfʌŋkʃn/ | fonction rationnelle |
| polynomial/ˌpɒlɪˈnəʊmɪəl/ | polynôme |
| vertical asymptote/ˈvɜːtɪkl ˈæsɪmptəʊt/ | asymptote verticale |
| denominator/dɪˈnɒmɪneɪtə/ | dénominateur |
1.2
Fonctions rationnelles et graphes
Programme
| Les candidats doivent être capables de : | Notes et exemples |
|---|---|
| • tracer des graphes de simples fonctions rationnelles, y compris la détermination d'asymptotes obliques, dans les cas où le degré du numérateur et du dénominateur sont au plus 2 | Y compris la détermination de l'ensemble des valeurs prises par la fonction, ex. par l'utilisation d'un discriminant. Un tracé détaillé des courbes ne sera pas requis, mais des esquisses montreront généralement des caractéristiques importantes, telles que les points tournants, les asymptotes et les intersections avec les axes. |
| • comprendre et utiliser les relations entre les graphes de $y = f(x)$, $y^2 = f(x)$, $y = \frac{1}{f(x)}$, $y = |f(x)|$ et $y = f(|x|)$ | Y compris l'utilisation de tels graphes schématiques dans le cadre de la résolution d'équations ou d'inégalités. |
Source : Programme Cambridge International
Vérifier une courbe ajustée avant de la faire confiance
Un programme peut ajuster un rapport de deux polynômes aux données. Son graphique peut paraître lisse à l'écran tout en masquant une entrée exclue ou une branche séparée. Pour une fonction rationnelle $f(x)=P(x)/Q(x)$, commencer avec le dénominateur original : exiger $Q(x)\ne0$. Ensuite, identifier les caractéristiques que le croquis doit montrer.
Une entrée exclue peut être un trou
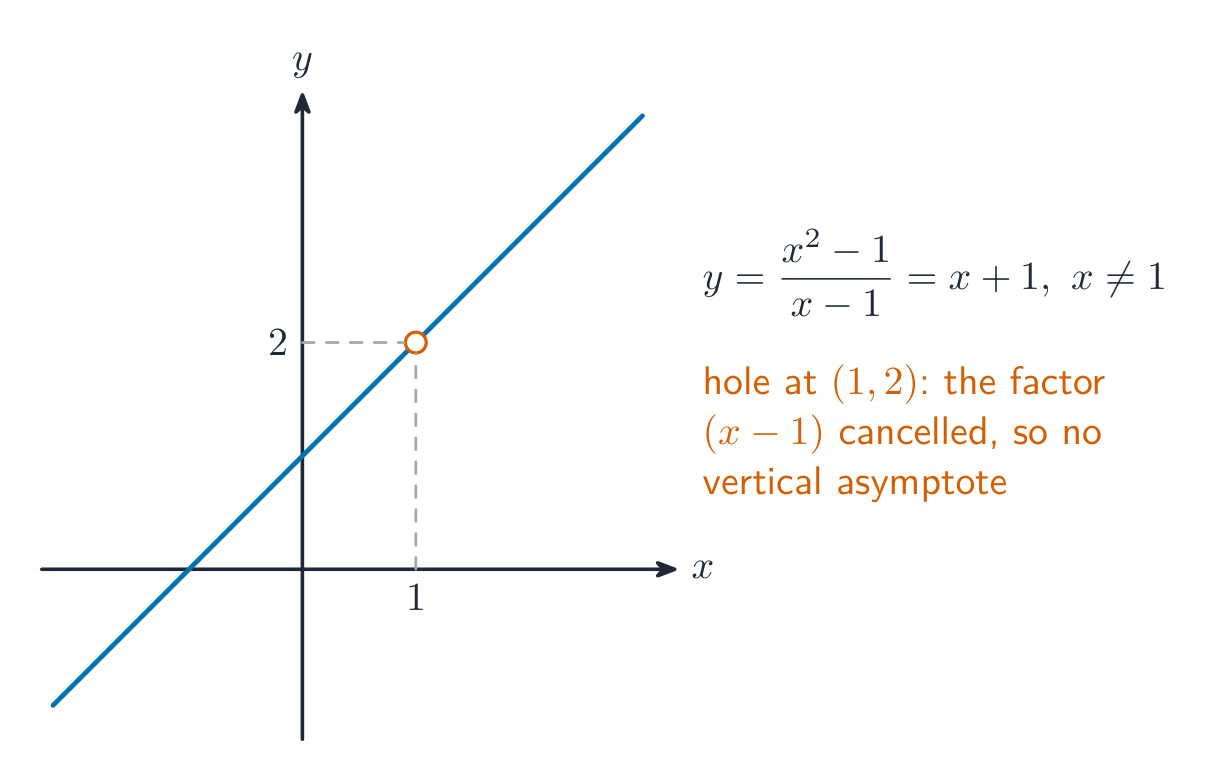
Un dénominateur nul ne donne une asymptote verticale que si l'expression restante devient non bornée à cet endroit. Factoriser d'abord ; une annulation peut laisser un point manquant à la place. Pour $f(x)=(x^2-1)/(x-1)=x+1$, la restriction originale $x\ne1$ reste. Tracer la ligne avec un point ouvert à $(1,2)$, pas une asymptote verticale. Un zéro du numérateur est une intersection avec l'axe uniquement si le dénominateur original est non nul à cet endroit.
Asymptotes issues du degré et de la division
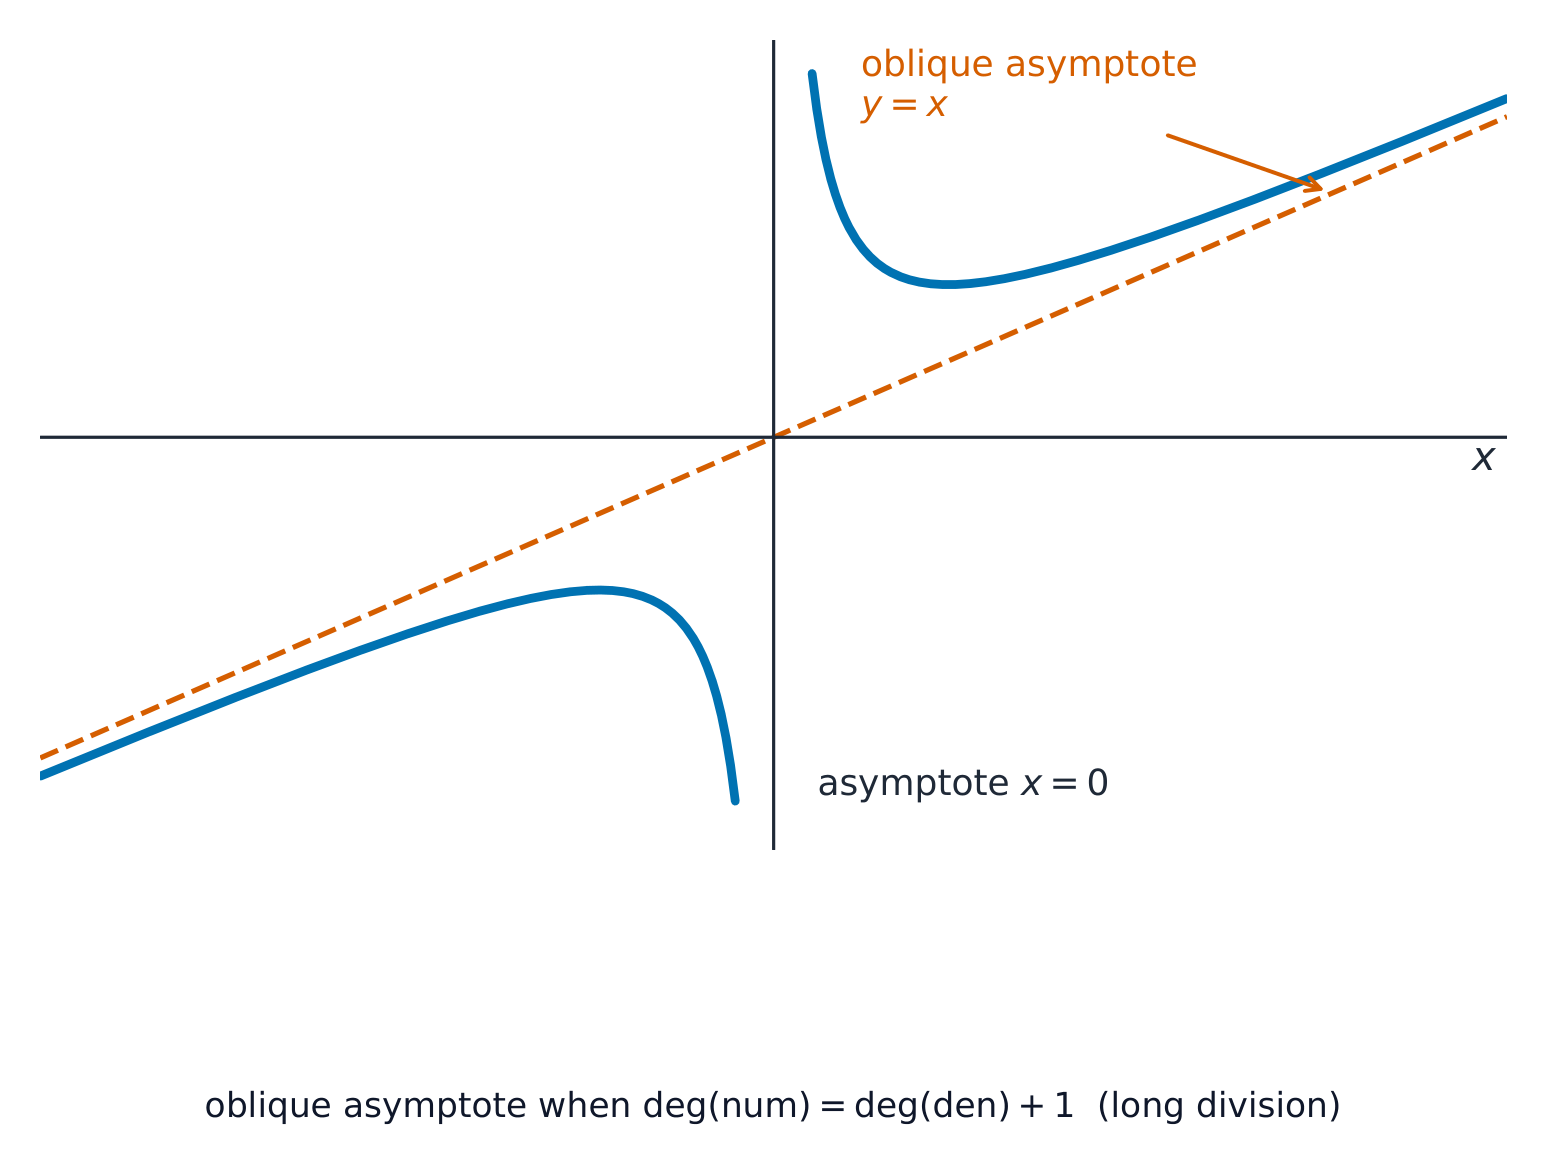
Après annulation, comparer les degrés : un numérateur de degré inférieur donne une limite horizontale 0 ; des degrés égaux donnent le rapport des coefficients dominants. Une asymptote oblique est une droite inclinée, donc le degré du numérateur doit être exactement d'une unité supérieur. Diviser pour obtenir le quotient plus le reste divisé par le dénominateur. Pour $(x^2-1)/(x-2)$, cela donne $x+2+3/(x-2)$. Ainsi $y=x+2$ est la limite oblique lorsque $x\to\pm\infty$ ; $x=2$ est vertical.
Une asymptote horizontale ou oblique décrit le comportement lointain ; elle peut être croisée à une entrée finie. Pour $f(x)=(x^2+x)/(x^2+1)$, l'asymptote horizontale est $y=1$, et $f(1)=1$.
Points d'inflexion et croquis complet
Pour $f(x)=x+1/x$, $x\ne0$, $f'(x)=1-1/x^2$. Les points d'inflexion sont $(-1,-2)$, un maximum local, et $(1,2)$, un minimum local, car la dérivée change de signe. Il n'y a pas d'intersections avec les axes. Tracer les deux branches avec une asymptote verticale $x=0$ et une asymptote oblique $y=x$. La branche gauche se situe sous la droite oblique et la droite au-dessus. Près de zéro, la branche gauche descend vers $-\infty$ et la droite monte vers $+\infty$.
Vérifier s'il existe des points stationnaires
Pour $h(x)=(x+1)/(x^2+2x-2)$, la règle du quotient donne
$$h'(x)=-\frac{(x+1)^2+3}{(x^2+2x-2)^2}.$$
Le numérateur sous le signe moins est positif, et le dénominateur est positif à toute entrée autorisée. Par conséquent, la dérivée ne s'annule jamais. Il n'y a pas de points stationnaires, et chaque intervalle de domaine séparé possède une branche décroissante ; ne pas joindre les branches à travers un pôle.
Prouver l'ensemble de valeurs avec un discriminant
Réarranger $y=x+1/x$ comme $x^2-yx+1=0$. Une entrée réelle existe exactement lorsque son discriminant satisfait $y^2-4\ge0$. L'ensemble de valeurs est $y\le-2$ ou $y\ge2$, incluant les deux valeurs extrêmes. Vérifier les exclusions et tout cas où l'équation cesse d'être quadratique. Pour $y=x/(x^2+1)$, le réarrangement donne $yx^2-x+y=0$. À $y=0$, c'est l'équation linéaire valide $x=0$ ; ne pas rejeter cette valeur de l'ensemble de valeurs.
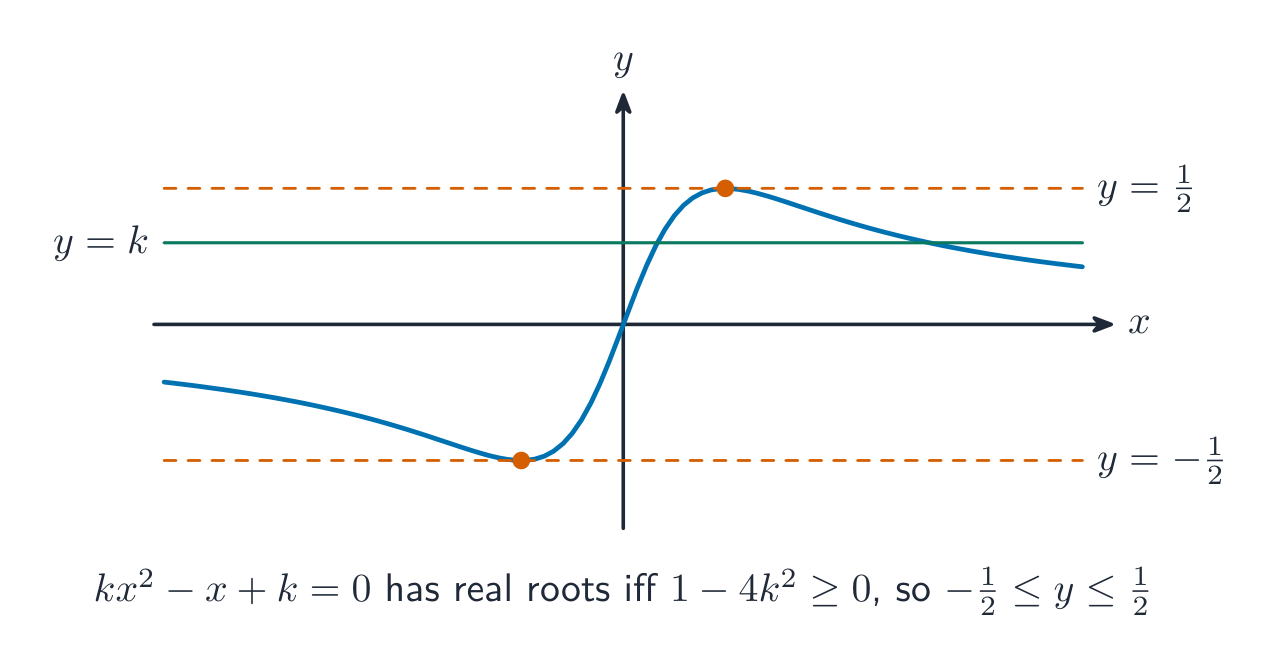
Pour la seconde fonction, $1-4y^2\ge0$ donne $-1/2\le y\le1/2$. Son dénominateur n'est jamais nul pour des réels $x$, donc toutes ces valeurs sont atteintes, y compris $0$ et les deux bornes.
Modifier la sortie : module et réciproque
Prendre $f(x)=(x-1)/(x+1)$. Pour $y=|f(x)|$, conserver les parties non négatives et refléter les parties négatives au-dessus de l'axe $x$. L'exclusion $x=-1$ reste en place. Son unique zéro est $x=1$. Pour $y=1/f(x)=(x+1)/(x-1)$, exclure à la fois $x=-1$ et $x=1$ : le premier n'a jamais fait partie du domaine original et le second rend la réciproque indéfinie. Il y a un trou à $(-1,0)$ et une asymptote verticale à $x=1$ ; le trou n'est pas un zéro.
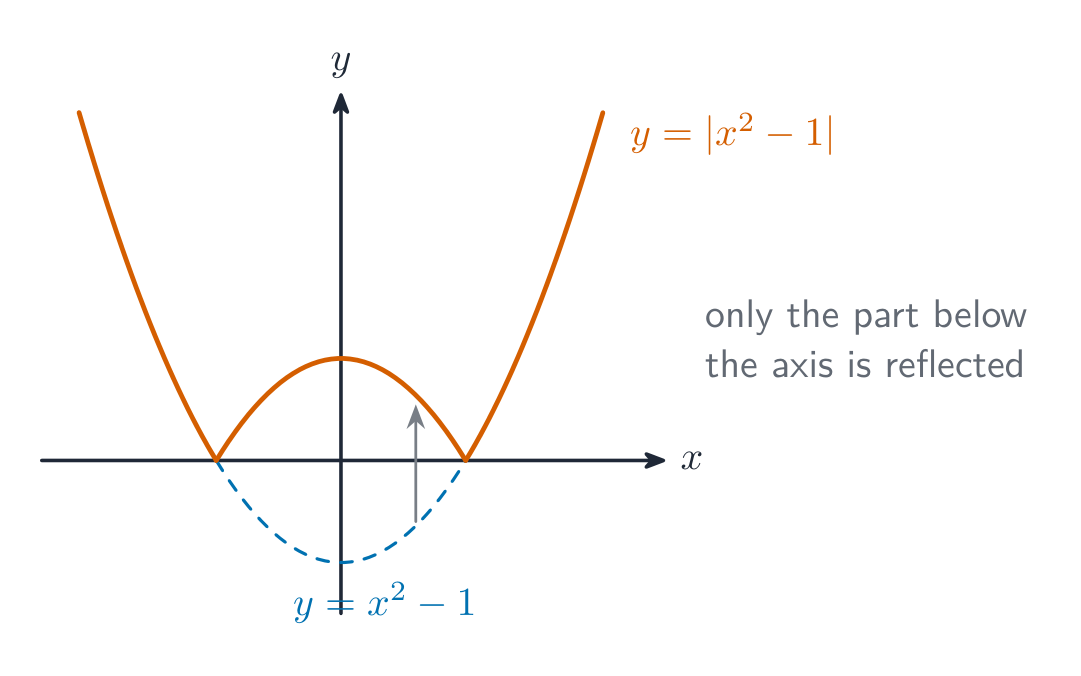
Modifier l'entrée, ou élever la sortie au carré
Pour $f(|x|)$, conserver la moitié droite originale et la refléter par rapport à l'axe $y$. Ici, le dénominateur $|x|+1$ ne s'annule jamais ; l'image est $[-1,1)$, avec des zéros en $x=\pm1$ et un angle en $(0,-1)$. Un tel angle n'est pas automatique : si la pente originale à droite de zéro est nulle, la jonction peut être lisse. Pour $y^2=f(x)$, ne garder que les entrées originales où $f(x)\ge0$, puis tracer les deux $y=\sqrt{f(x)}$ et $y=-\sqrt{f(x)}$. Ici $x<-1$ ou $x\ge1$ ; les deux branches se rejoignent en $(1,0)$, et aucune courbe n'existe pour $-1<x<1$.
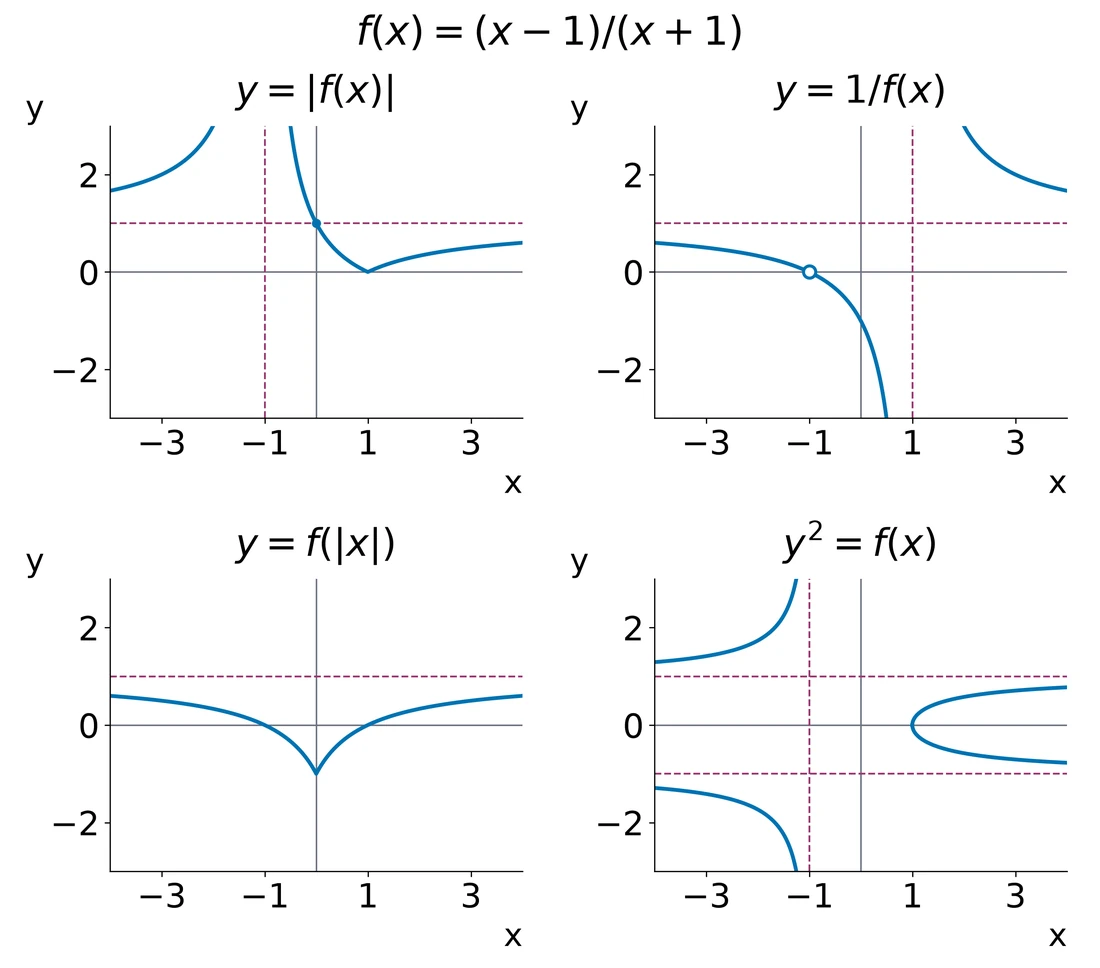
Pour une jonction lisse contrastée, prendre $h(x)=(x^2+4x+8)/(x+2)$. Puisque $h(0)=4$ et $h'(0)=0$, le reflet de la moitié droite donne des pentes correspondantes 0 des deux côtés : $h(|x|)$ est lisse en $(0,4)$.
Résoudre les inégalités à partir des limites et des branches
Pour résoudre $|(x-1)/(x+1)|<2$, trouver où $f=2$ et $f=-2$ : les entrées limites sont $-3$ et $-1/3$. Inclure le pôle $-1$ dans le diagramme de signe ou de branche. Tester les intervalles séparés par ces valeurs. La réponse est $x<-3$ ou $x>-1/3$, avec des extrémités strictes exclues. Ne pas multiplier une inégalité par $x+1$ sans d'abord déterminer son signe ; multiplier par $(x+1)^2$ est sûr uniquement après avoir exclu $x=-1$.
Utiliser la symétrie pour résoudre une inégalité de module sur l'entrée
Pour $f(|x|)<1/2$, placer $t=|x|\ge0$. Alors $(t-1)/(t+1)<1/2$ a un dénominateur positif et donne $t<3$. Revenir à $-3<x<3$. La valeur zéro est incluse. Si un calcul quadratique produit une limite négative pour $t$, ce ne peut pas être une valeur de $|x|$ ; inspecter la demi-droite autorisée avant de refléter le résultat.
Construire l'esquisse à partir des indices
Noter le domaine, les intersections, les asymptotes, les coordonnées stationnaires et le comportement unilatéral. Utiliser un calcul d'image pour confirmer quels espaces verticaux sont réels ; une asymptote horizontale n'est pas nécessairement une valeur de sortie exclue. Pour un graphique apparenté, énoncer le nouveau domaine avant de dessiner. Pour une inégalité, marquer toutes les limites et pôles, tester les branches, et préserver les extrémités strictes ou incluses.
Explorer
Fonctions rationnelles
y = a/(x − b) + c
Une fonction rationnelle a des asymptotes que la courbe approche mais ne touche jamais.
Vocabulaire
Entrainer
| English | Français |
|---|---|
| oblique asymptote/əˈbliːk ˈæsɪmptəʊt/ | asymptote oblique |
| method of differences/ˈmeθəd ɒv ˈdɪfrənsɪz/ | méthode des différences |
| discriminant/dɪˈskrɪmɪnənt/ | discriminant |
| turning points/ˈtɜːnɪŋ pɔɪnts/ | turning points : points stationnaires |
| partial fractions/ˈpɑːʃl ˈfrækʃnz/ | fractions partielles |
| quotient/ˈkwəʊʃənt/ | quotient |
| remainder/rɪˈmeɪndə/ | reste |
| summation/sʌˈmeɪʃn/ | somme |
| telescope/ˈtelɪskəʊp/ | télescope |
| minor/ˈmaɪnə/ | minor : mineur (d'une matrice) |
| cofactor/ˈkəʊˌfæktə/ | cofactor : cofacteur |
| rotational symmetry/rəʊˈteɪʃənl ˈsɪmətri/ | symétrie de rotation |
| pole/pəʊl/ | pole : pôle |
| initial line/ɪˈnɪʃl laɪn/ | initial line : axe polaire |
| cardioid/ˈkɑːdiɔɪd/ | cardioïde |
1.3
Sommation de séries
Programme
| Les candidats doivent être capables de : | Notes et exemples |
|---|---|
| • utiliser les résultats standards pour $\sum r$, $\sum r^2$, $\sum r^3$ afin de trouver des sommes associées | |
| • utiliser la méthode des différences pour obtenir la somme d'une série finie | L'utilisation de fractionnement en parties simples pour exprimer un terme général sous une forme appropriée peut être requise. |
| • reconnaître, par considération directe d'une somme à $n$ termes, quand une série est convergente, et trouver la somme à l'infini dans de tels cas |
Source : Programme Cambridge International
Compter le travail sans additionner chaque étape
Un algorithme effectue $r^2$ opérations à l'étape $r$. Pour estimer son travail total après des milliers d'étapes, nous avons besoin d'une seule expression pour toute la somme. Sommes peuvent combiner des formules standards ou annuler des termes décalés. Un total infini nécessite une vérification séparée : une formule finie seule ne prouve pas la convergence.
Sommes standards et leurs bornes
Pour un entier positif $n$, les résultats standards sont :
$$\sum_{r=1}^n r=\frac{n(n+1)}2,\qquad
\sum_{r=1}^n r^2=\frac{n(n+1)(2n+1)}6,$$
$$\sum_{r=1}^n r^3=\left(\frac{n(n+1)}2\right)^2.$$
Les limites comptent : $\sum_{r=1}^n1=n$, mais pas $\sum_{r=0}^n1=n+1$. Vérifiez le nombre de termes avant d'appliquer une formule. L'identité du cube utilise des entiers consécutifs à partir de 1 ; elle n'est pas vraie pour des listes arbitraires de nombres.
Développez d'abord, puis sommez chaque partie
Pour $\sum_{r=1}^n(2r+1)(r+2)$, développez en $2r^2+5r+2$. Le résultat est $2\sum r^2+5\sum r+2n$. Substituez les résultats standards et simplifiez :
$$\sum_{r=1}^n(2r+1)(r+2)=\frac{n(4n^2+21n+29)}6.$$
À $n=2$, les termes originaux sont $3\times3$ et $5\times4$, totalisant 29. La formule donne aussi $2(16+42+29)/6=29$. Une vérification pour petit $n$ détecte les constantes manquantes et les erreurs d'index.
Changez l'indice de départ ou de fin
Si $F(m)=\sum_{r=1}^m u_r$, alors $\sum_{r=p}^q u_r=F(q)-F(p-1)$. Le dernier terme retiré est $p-1$, et non $p$. Pour $\sum_{r=0}^n(r+1)^2$, insérez $k=r+1$. Les nouvelles bornes sont $1$ et $n+1$, donc la somme est $(n+1)(n+2)(2n+3)/6$. Modifiez également les limites ainsi que l'expression.
La méthode des différences
Écrivez un terme sous la forme $F(r)-F(r+1)$, puis montrez les premiers termes et le dernier. Les termes intermédiaires se télescopent, laissant les valeurs aux bornes $F(1)-F(n+1)$. Un décalage plus large laisse apparaître davantage de termes aux bornes. Pour $F(r)-F(r+2)$, les deux premiers termes et les deux derniers termes subsistent :
$$\sum_{r=1}^n(F(r)-F(r+2))=F(1)+F(2)-F(n+1)-F(n+2).$$
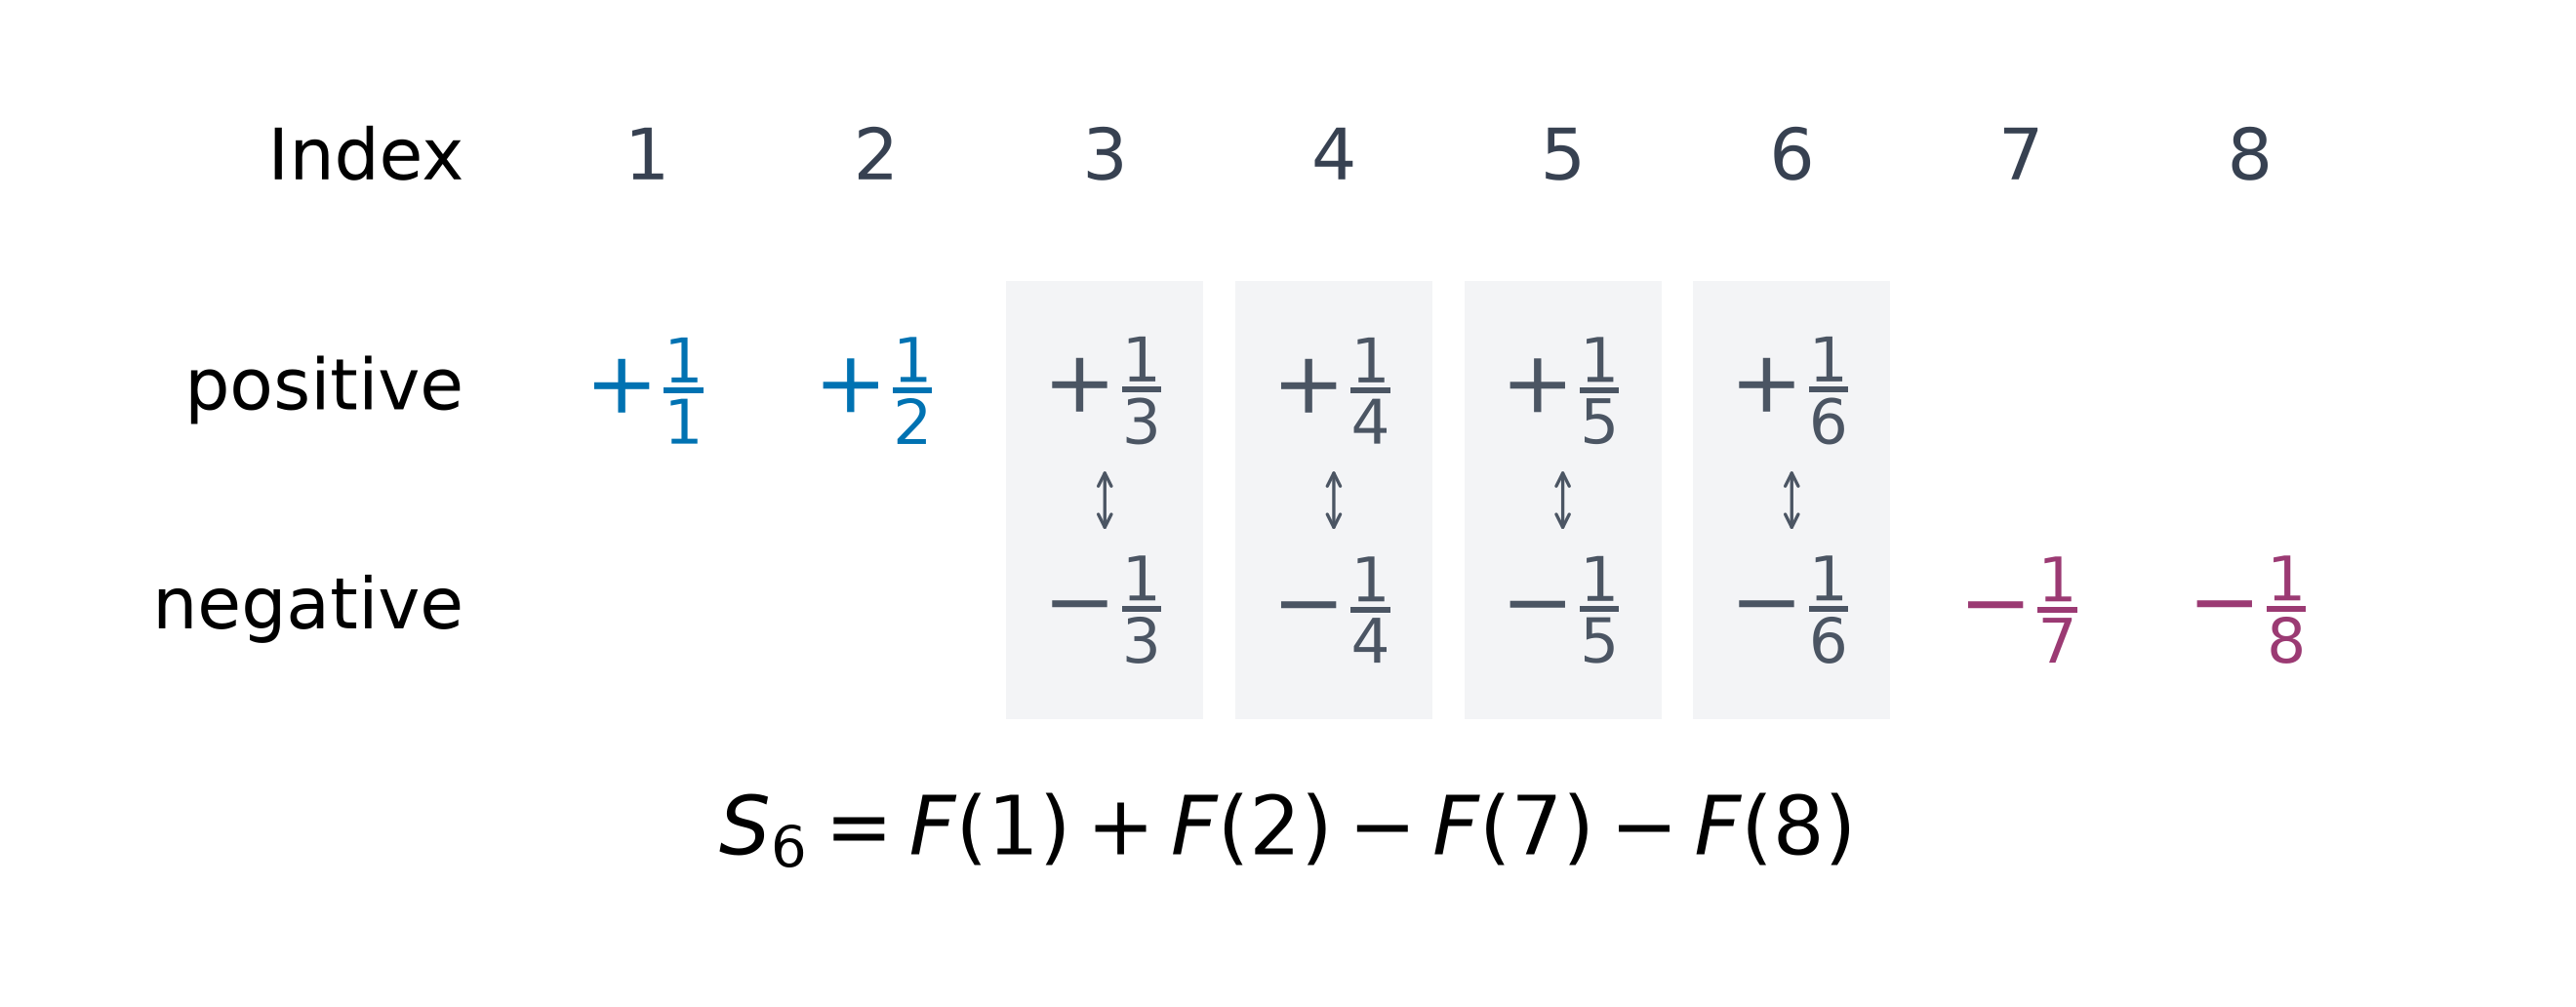
Les fractions partielles rendent la cancellation visible
Pour $1/[r(r+2)]$, résolvez $1=A(r+2)+Br$ : $A=1/2,B=-1/2$. Ainsi, chaque terme est $\tfrac12(1/r-1/(r+2))$. Utilisez la double étape de cancellation, en conservant son facteur :
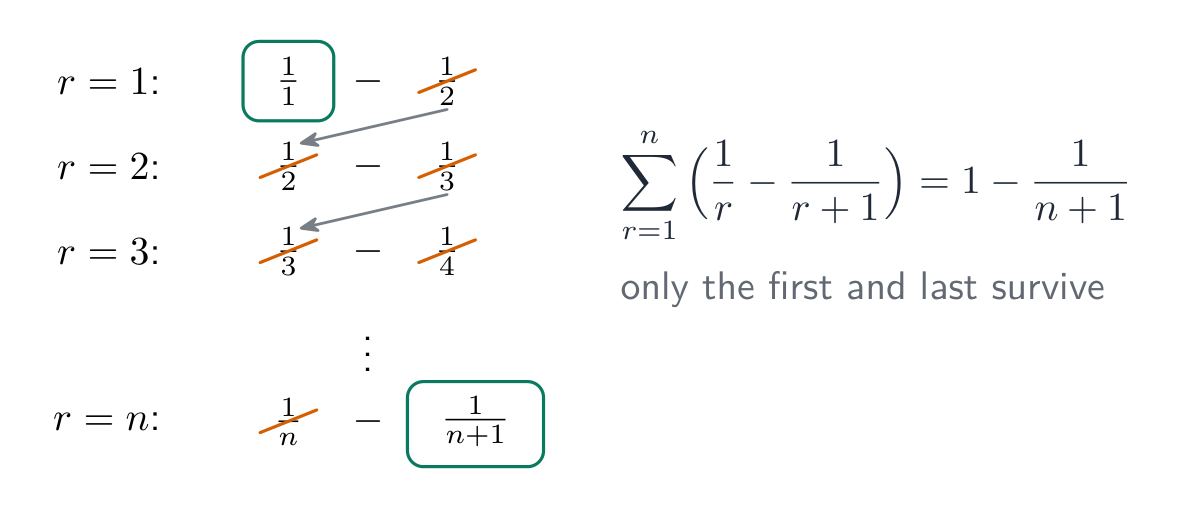
$$S_n=\frac34-\frac1{2(n+1)}-\frac1{2(n+2)}.$$
Une décomposition n'est pas encore une somme. Présenter suffisamment de premiers et derniers termes pour établir la simplification, surtout lorsque trois fractions partielles ou un décalage d'indice sont impliqués. Vérifier la formule à $n=1$ : elle donne $1/3$, le premier terme original.
Prenez la limite de la somme finie
Une série est convergente lorsque ses sommes partielles s'approchent d'une limite réelle finie. Dans le dernier exemple, les deux fractions finales tendent vers zéro, donc sa somme à l'infini est $3/4$. La queue restante après $n$ termes est $S_\infty-S_n$. Ici, c'est $\dfrac1{2(n+1)}+\dfrac1{2(n+2)}$, ce qui permet de déterminer combien de termes sont nécessaires pour atteindre une précision requise.
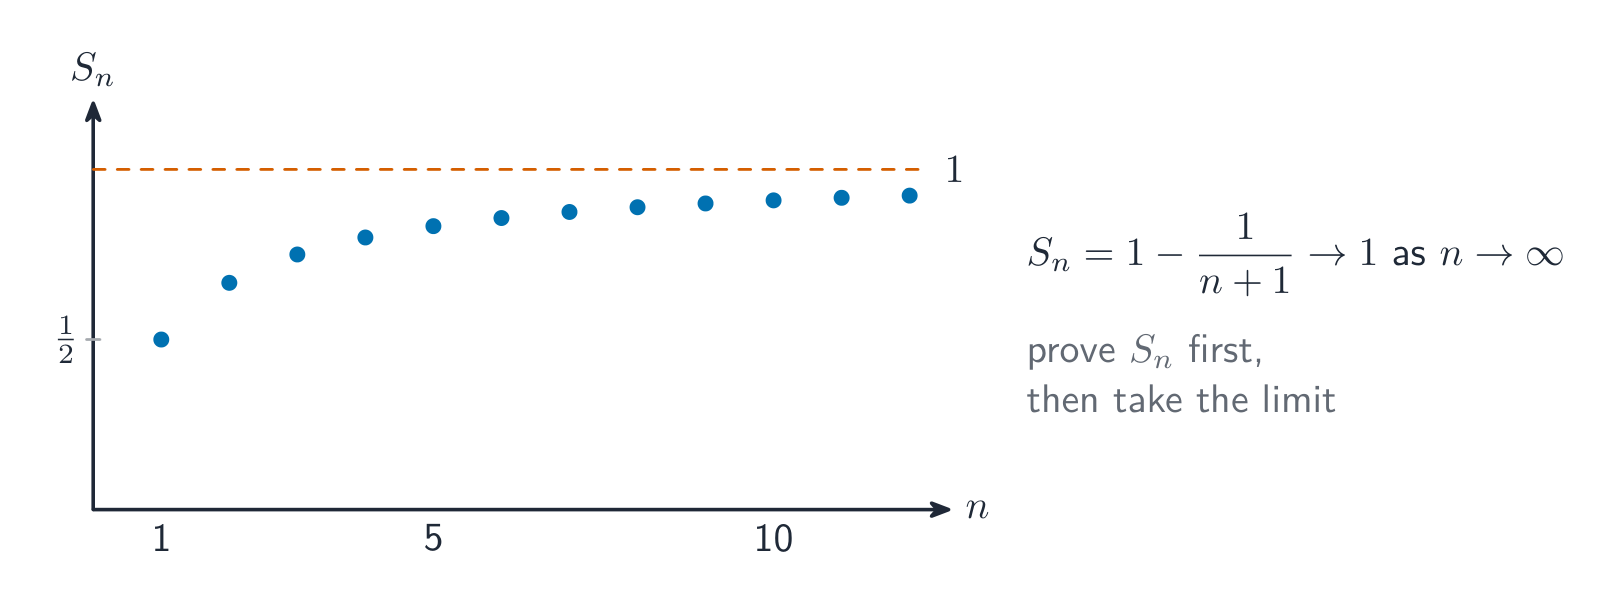
Le fait que les termes tendent vers zéro ne suffit pas. Pour $u_r=\sqrt{r+1}-\sqrt r$, les termes tendent vers zéro, mais $S_n=\sqrt{n+1}-1$ croît sans borne. Une limite de somme partielle finie est la preuve décisive.
Les différences ne sont pas nécessairement des fractions partielles
Posons $P_r=r(r+1)(r+2)$. Factorisons la partie commune pour obtenir $P_{r+1}-P_r=3(r+1)(r+2)$. Par conséquent, une somme de $(r+1)(r+2)$ est $(P_{n+1}-P_1)/3$. Une autre voie consiste à mettre deux fractions sur un seul dénominateur. Par exemple, $1/r^2-1/(r+1)^2=(2r+1)/[r^2(r+1)^2]$. Reconnaître la différence évite d'essayer d'utiliser une formule pour $\sum1/r^2$.
Vérifier séparément les bornes du paramètre
Soit $u_r=t^{r(r+1)}-t^{(r+1)(r+2)}$. La somme finie est $S_n=t^2-t^{(n+1)(n+2)}$. Pour $|t|<1$, sa limite est $t^2$. En $t=1$ ou $t=-1$, tous les exposants sont pairs et chaque terme est nul : la somme infinie est 0, pas 1. Pour $|t|>1$, le degré final croît sans limite. L'ensemble de convergence est $[-1,1]$, mais les valeurs aux bornes doivent être vérifiées séparément.
Démontrer la somme avant de passer à l'infini
Choisir des sommes standards après développement, ou des différences après réarrangement du terme. Indiquer les limites d'indices, montrer les termes restants et vérifier une petite valeur de $n$. Pour une série infinie, examiner la limite de la somme partielle exacte. Vérifier les valeurs particulières du paramètre dans les termes originaux ; utiliser la queue restante, et non seulement le terme suivant, pour une borne d'erreur.
Explorer
Suites et leurs sommes
Parcourez les termes et le total cumulé — l'idée derrière une série et sa somme à n termes.
Vocabulaire
Entrainer
| English | Français |
|---|---|
| convergent/kənˈvɜːdʒənt/ | convergent |
| sum to infinity/sʌm tʊ ɪnˈfɪnɪti/ | somme à l'infini |
1.4
Matrices
Programme
| Les candidats doivent être capables de : | Notes et exemples |
|---|---|
| effectuer des opérations d'addition de matrices, de soustraction et de multiplication, et reconnaître les termes matrice nulle et matrice identité (ou unité) | Y compris les matrices non carrées. Les matrices auront au maximum 3 lignes et colonnes. |
| rappeler la signification des termes singulière et non singulière appliqués aux matrices carrées et, pour les matrices $2 \times 2$ et $3 \times 3$, évaluer les déterminants et trouver les inverse des matrices non singulières | Les notations $\det \mathbf{M}$ pour le déterminant d'une matrice $\mathbf{M}$, et $\mathbf{I}$ pour la matrice identité, seront utilisées. |
| comprendre et utiliser le résultat, pour les matrices non singulières, $(\mathbf{AB})^{-1} = \mathbf{B}^{-1}\mathbf{A}^{-1}$ | Une extension au produit de plus de deux matrices peut être requise. |
| comprendre l'utilisation des matrices $2 \times 2$ pour représenter certaines transformations géométriques dans le plan $x$-$y$, en particulier : – comprendre la relation entre les transformations représentées par $\mathbf{A}$ et $\mathbf{A}^{-1}$ – reconnaître que le produit matriciel $\mathbf{AB}$ représente la transformation résultant de la transformation représentée par $\mathbf{B}$ suivie de la transformation représentée par $\mathbf{A}$ – rappeler comment le facteur d'échelle d'aire d'une transformation est lié au déterminant de la matrice correspondante – trouver la matrice représentant une transformation donnée ou une séquence de transformations | La compréhension des termes rotation, réflexion, agrandissement, étirement et cisaillement pour les transformations 2D sera requise. D'autres transformations 2D peuvent être incluses, mais aucune connaissance particulière n'est attendue. |
| comprendre la signification de invariant appliqué aux points et droites dans le contexte des transformations représentées par des matrices, et résoudre de simples problèmes impliquant des points invariants et des droites invariantes. | ex. localiser les points invariants de la transformation représentée par $\begin{pmatrix} 6 & 5 \\ 2 & 3 \end{pmatrix}$, ou trouver les droites invariantes passant par l'origine pour $\begin{pmatrix} 4 & -1 \\ 2 & 1 \end{pmatrix}$, ou montrer que toute droite de pente 1 est invariante pour $\begin{pmatrix} 2 & 0 \\ 1 & 1 \end{pmatrix}$. |
Source : Programme Cambridge International
Annuler une modification d'image
Un logiciel de graphismes peut stocker une rotation ou un étirement sous forme de matrice. Ses colonnes indiquent où se déplacent les deux directions unitaires ; multiplier par cette matrice transforme chaque point de l'image. Pour annuler la modification, une inverse doit exister. Pour combiner des modifications, l'ordre importe. Une réponse correcte doit expliquer à la fois le calcul et ce qu'il advient de la forme géométrique.
Vérifier les dimensions avant de calculer
Une matrice avec $m$ lignes et $n$ colonnes a pour taille $m\times n$. On ne peut ajouter ou soustraire que des matrices de même taille, terme à terme ; la matrice nulle contient uniquement des zéros. Si $A$ est $m\times n$ et $B$ est $n\times p$, alors $AB$ est $m\times p$. Faire correspondre les tailles intérieures, puis multiplier chaque ligne par chaque colonne. Un produit dans l'ordre inverse peut avoir une taille différente ou ne pas exister.
Pour les matrices non carrées
$$A=\begin{pmatrix}1&2&-1\\0&3&2\end{pmatrix},\qquad
B=\begin{pmatrix}2&0\\1&-1\\3&2\end{pmatrix},$$
$$AB=\begin{pmatrix}1&-4\\9&1\end{pmatrix}.$$
Par exemple, l'élément $(1,2)$ est $1(0)+2(-1)+(-1)(2)=-4$. Le produit $BA$ existe mais est $3\times3$, il ne peut donc pas être égal à $AB$.
Matrices identité, ordre et matrices singulières
La matrice identité $I_n$ est $n\times n$, avec des uns sur sa diagonale principale et des zéros ailleurs. Pour $A$ de taille $m\times n$, on a $I_mA=A=AI_n$. Généralement $AB\ne BA$ ; la multiplication matricielle n'est pas commutative. Une matrice carrée est singulière lorsque son déterminant est nul ; elle n'a pas d'inverse. Une matrice carrée non singulière possède une unique inverse ayant $AA^{-1}=A^{-1}A=I$. Une transformation plane singulière peut réduire le plan à une droite ou à un point unique.
Pour $A=\begin{pmatrix}3&1\\2&4\end{pmatrix}$,
$$\det A=3(4)-1(2)=10,\qquad
A^{-1}=\frac1{10}\begin{pmatrix}4&-1\\-2&3\end{pmatrix}.$$
Pour toute matrice $2\times2$, échangez les deux éléments diagonaux, changez le signe des deux autres éléments, puis divisez par $ad-bc$, à condition que ce déterminant soit non nul.
Développer un déterminant trois par trois
Pour trouver un déterminant de dimension $3\times3$, choisir une ligne et supprimer la ligne ainsi que la colonne de chaque élément choisi. Chaque déterminant résiduel de dimension $2\times2$ est un mineur. En parcourant la première ligne, les signes alternent selon $+,-,+$. Pour un paramètre, factoriser le déterminant et indiquer toutes les valeurs qui l'annulent. Ne pas diviser par une expression contenant le paramètre avant de vérifier s'il peut s'annuler.
$$M=\begin{pmatrix}1&2&0\\0&1&1\\2&0&1\end{pmatrix}.$$
En développant selon la première ligne,
$$\det M=1\begin{vmatrix}1&1\\0&1\end{vmatrix}
-2\begin{vmatrix}0&1\\2&1\end{vmatrix}
+0=1-2(-2)=5.$$
Le signe moins central appartient à la position, même si le mineur lui-même est négatif.
Trouver et vérifier l'inverse d'une matrice trois par trois
Un cofacteur est un mineur multiplié par le signe de sa position. Utiliser le motif de signes $\begin{pmatrix}+&-&+\\-&+&-\\+&-&+\end{pmatrix}$, puis transposer la matrice des cofacteurs : les lignes deviennent des colonnes. Diviser cette transposée par le déterminant non nul. Vérifiez le résultat par multiplication. Calculer un cofacteur incorrectement ou oublier la transposée peut donner une matrice plausible qui n'est pas une inverse.
Pour la matrice $M$ ci-dessus, la matrice des cofacteurs et l'inverse sont
$$C=\begin{pmatrix}1&2&-2\\-2&1&4\\2&-1&1\end{pmatrix},$$
$$M^{-1}=\frac15 C^{\mathsf T}
=\frac15\begin{pmatrix}1&-2&2\\2&1&-1\\-2&4&1\end{pmatrix}.$$
Par exemple, la deuxième ligne de $M$ multipliée par la première colonne de $M^{-1}$ donne $(0+2-2)/5=0$, comme requis pour l'élément $(2,1)$ de $I_3$. Vérifiez les neuf éléments.
Annuler plusieurs opérations dans l'ordre inverse
Pour des matrices carrées non singulières de même taille, $(AB)^{-1}=B^{-1}A^{-1}$. La multiplication est associative, donc $ABB^{-1}A^{-1}=I$. L'ordre inverse annule d'abord la dernière opération. Étendez ce raisonnement à trois facteurs : $(ABC)^{-1}=C^{-1}B^{-1}A^{-1}$. Dans une équation matricielle, multipliez du bon côté : de $AXB=C$, obtenez $X=A^{-1}CB^{-1}$ lorsque les deux inverses existent.
Il n'existe pas de règle générale d'annulation permettant de faire passer une matrice à travers une autre. De plus, $AB$ peut être carrée et singulière même si $A$ et $B$ ne le sont pas : calculez le produit avant d'en essayer le déterminant.
Construire une transformation plane à partir des colonnes
Pour les coordonnées en colonne, $\binom XY=T\binom xy$. La première colonne est l'image de $(1,0)$ et la seconde est l'image de $(0,1)$. Elles définissent une transformation linéaire ; l'origine reste fixe. Reconnaître rotation, réflexion, agrandissement, étirement et cisaillement. Indiquer le centre ou l'axe, la direction et le facteur selon le cas. Une translation avec un déplacement non nul ne peut pas être représentée par une matrice $2\times2$ agissant sur ces coordonnées en colonne.
| Transformation | Matrice |
|---|---|
| Rotation antihoraire d'un angle $\theta$ autour de l'origine | $\begin{pmatrix}\cos\theta&-\sin\theta\\\sin\theta&\cos\theta\end{pmatrix}$ |
| Réflexion par rapport à l'axe $x$ | $\begin{pmatrix}1&0\\0&-1\end{pmatrix}$ |
| Réflexion par rapport à $y=x$ | $\begin{pmatrix}0&1\\1&0\end{pmatrix}$ |
| Agrandissement, centre origine, facteur d'échelle $k$ | $\begin{pmatrix}k&0\\0&k\end{pmatrix}$ |
| Étirement parallèle à l'axe $x$, facteur $k$ | $\begin{pmatrix}k&0\\0&1\end{pmatrix}$ |
| Cisaillement fixant l'axe $x$, $(0,1)\mapsto(h,1)$ | $\begin{pmatrix}1&h\\0&1\end{pmatrix}$ |
Composer des modifications et interpréter l'aire
Le produit $AB$ applique d'abord $B$, puis $A$. Un étirement $S=\begin{pmatrix}2&0\\0&1\end{pmatrix}$ suivi d'une rotation $R$ antihoraire $90^\circ$ donne $RS=\begin{pmatrix}0&-1\\2&0\end{pmatrix}$. Les inverser donne $SR=\begin{pmatrix}0&-2\\1&0\end{pmatrix}$. Le facteur d'échelle d'aire est $|\det T|$. Le signe de $\det T$ indique si l'orientation est inversée, pas si une aire est négative. Un facteur d'agrandissement négatif inverse les deux directions de coordonnées, donc son déterminant $k^2$ est positif.
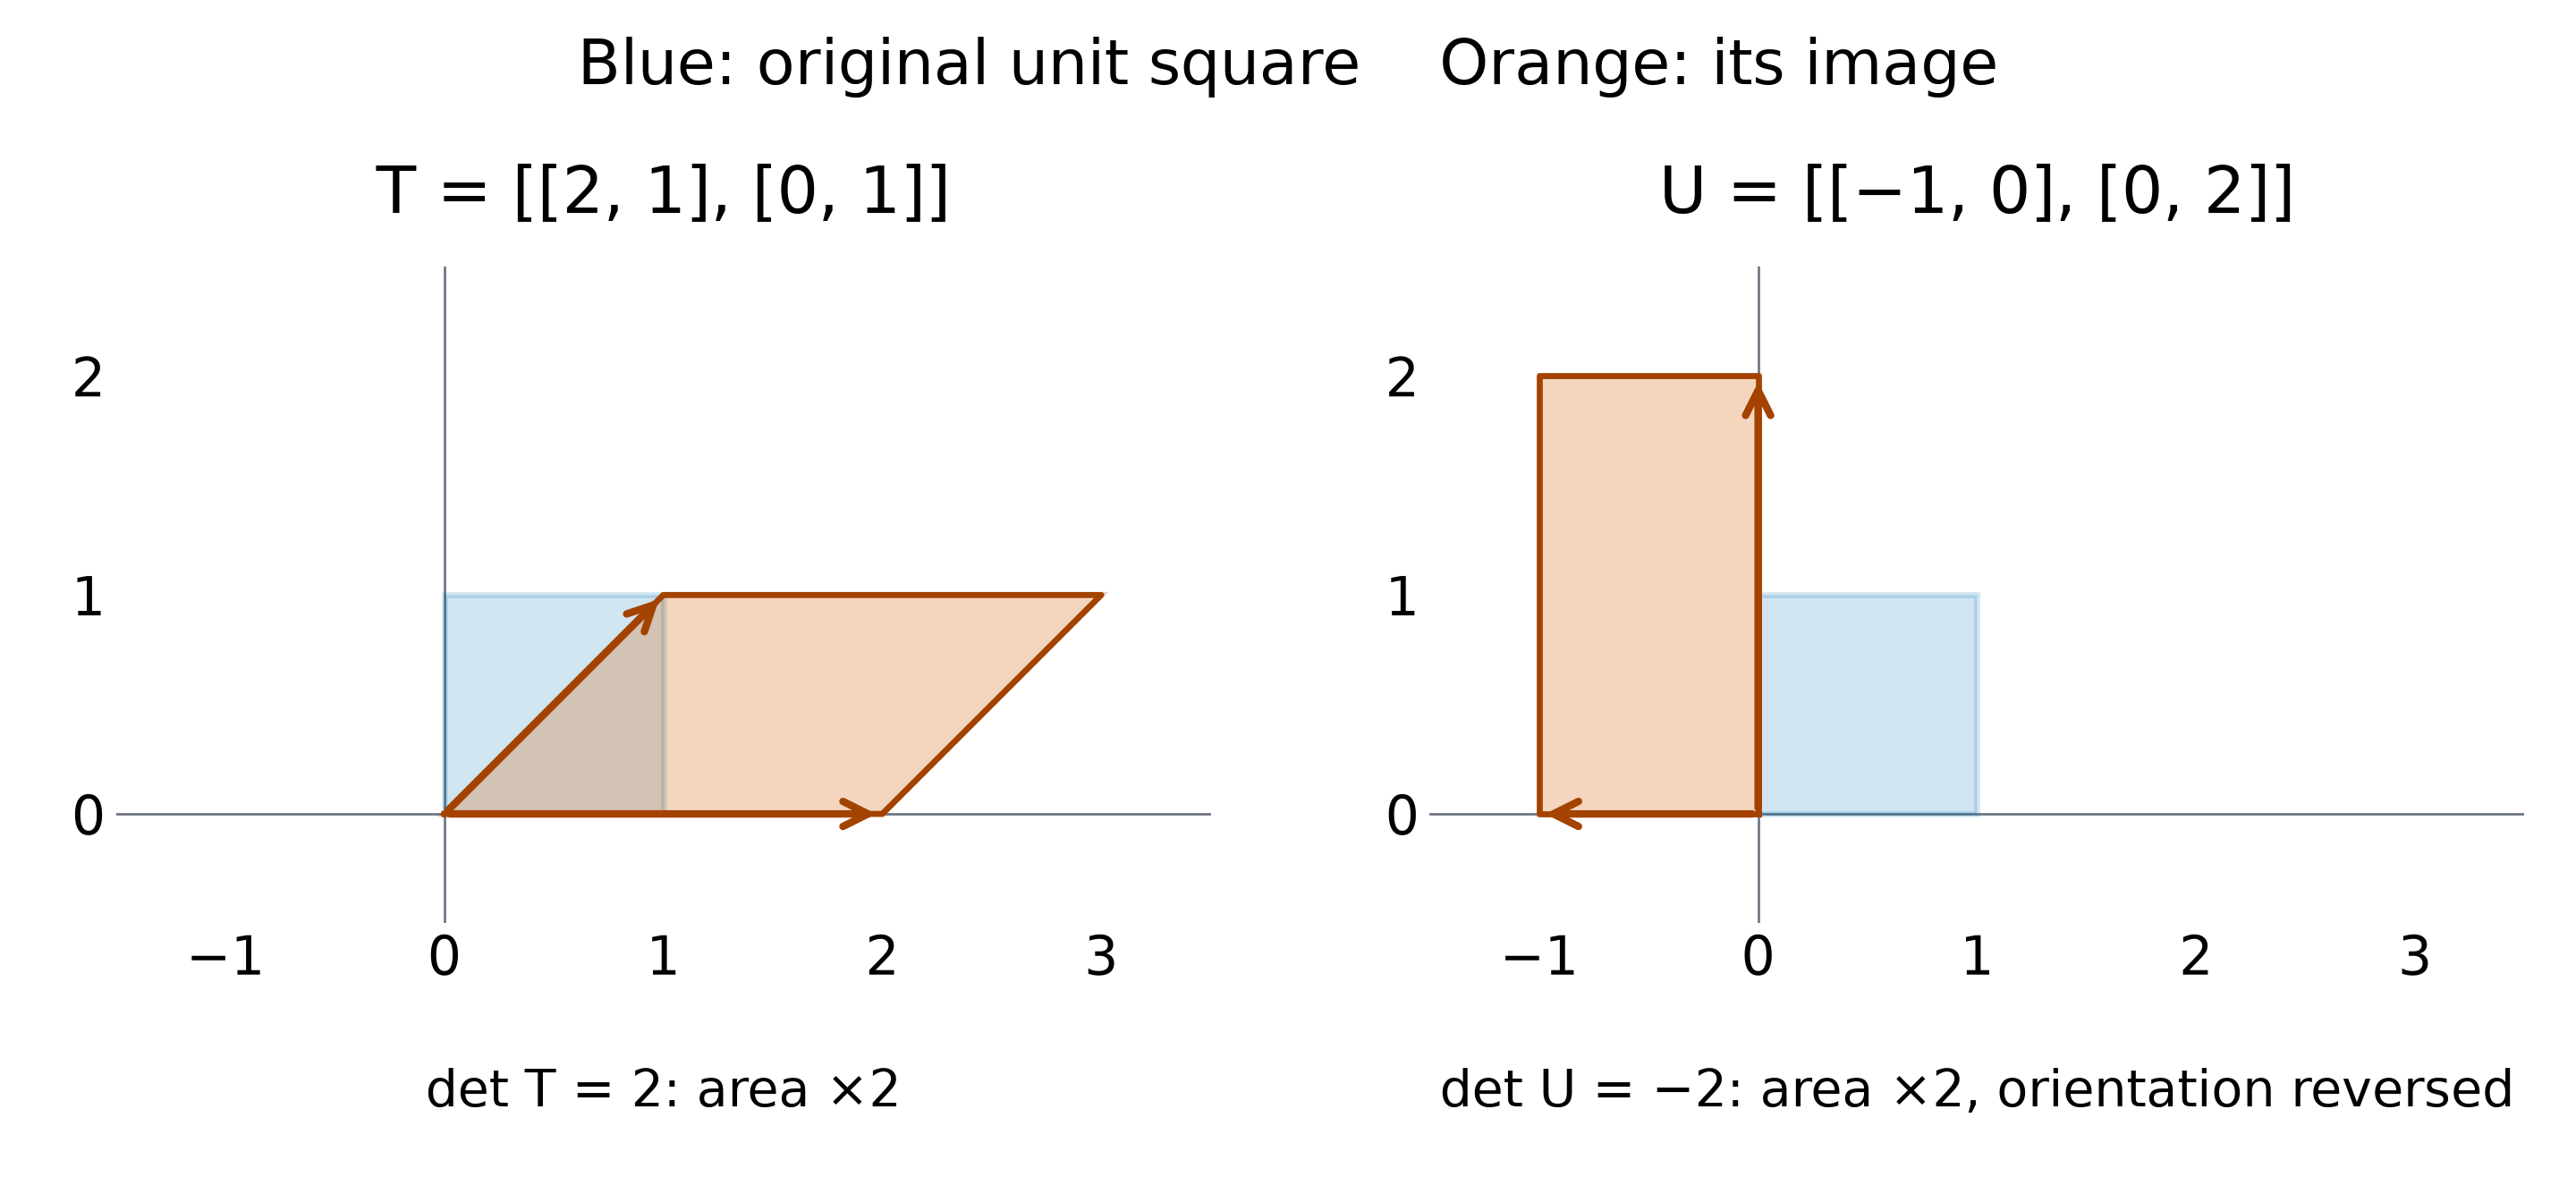
Les deux images ont une aire de 2. Leurs déterminants ont des signes opposés : la magnitude de l'aire et l'orientation sont des propriétés distinctes.
Trouver les points fixes
Un point invariant conserve ses propres coordonnées : $T\binom xy=\binom xy$. Résoudre $(T-I)\binom xy=\binom00$. L'origine est toujours une solution ; une droite de points fixes nécessite plus de solutions que l'origine seule. Pour $T=\begin{pmatrix}2&1\\0&1\end{pmatrix}$, les équations se réduisent à $x+y=0$. Chaque point sur $y=-x$ reste fixe. Si $\det(T-I)\ne0$, l'origine est le seul point invariant ; s'il est nul, résoudre les équations pour trouver l'ensemble réel.
Pour $T_\theta=\begin{pmatrix}1&1\\0&1\end{pmatrix}R_\theta$, un point fixe non nul requiert
$$\det(T_\theta-I)=2-2\cos\theta-\sin\theta=0.$$
Sur $0<\theta<2\pi$, poser $t=\tan(\theta/2)$, en vérifiant $\theta=\pi$ séparément. Puis $4t^2-2t=0$, donnant $\theta=2\arctan(1/2)$. La substitution donne $T_\theta-I=\frac15\begin{pmatrix}2&-1\\4&-2\end{pmatrix}$, donc la droite fixe est $y=2x$. La condition du déterminant seule ne fournit pas son équation.
Une droite peut rester invariante alors que ses points bougent
Une droite invariante se projette sur elle-même comme ensemble. Ses points individuels peuvent se déplacer le long d'elle. Pour la transformation non singulière $\binom XY=\begin{pmatrix}a&b\\c&d\end{pmatrix}\binom xy$, poser $y=mx$ et exiger $Y=mX$ pour chaque point sur cette droite. Cela donne $bm^2+(a-d)m-c=0$. Énoncer les équations de droites, pas seulement leurs pentes, et tester la droite verticale $x=0$ séparément : supposer une pente finie peut l'oublier.
Pour $T=\begin{pmatrix}2&0\\1&3\end{pmatrix}$, l'équation à pente finie est $-m-1=0$, donc $y=-x$ est invariante. La droite verticale $x=0$ est également invariante, car $(0,y)\mapsto(0,3y)$.
Aucun point non nul sur $x=0$ ne reste fixe. Pour cette matrice, résoudre $(T-I)(x,y)^{\mathsf T}=0$ ne donne que l'origine : les droites invariantes et les droites de points fixes répondent à des questions différentes.
Vérifier les droites loin de l'origine
Pour une droite $y=mx+c$, substituer son point général dans $(X,Y)$ et exiger $Y=mX+c$ pour tout $x$. Comparer le coefficient de $x$ et le terme constant. Tester les droites verticales $x=c$ séparément. Pour le cisaillement $H=\begin{pmatrix}1&2\\0&1\end{pmatrix}$, chaque droite horizontale $y=c$ est invariante : $(x,c)\mapsto(x+2c,c)$. Seule $y=0$ est une droite de points invariants. Sur $y=1$, chaque point se déplace de deux unités vers la droite.
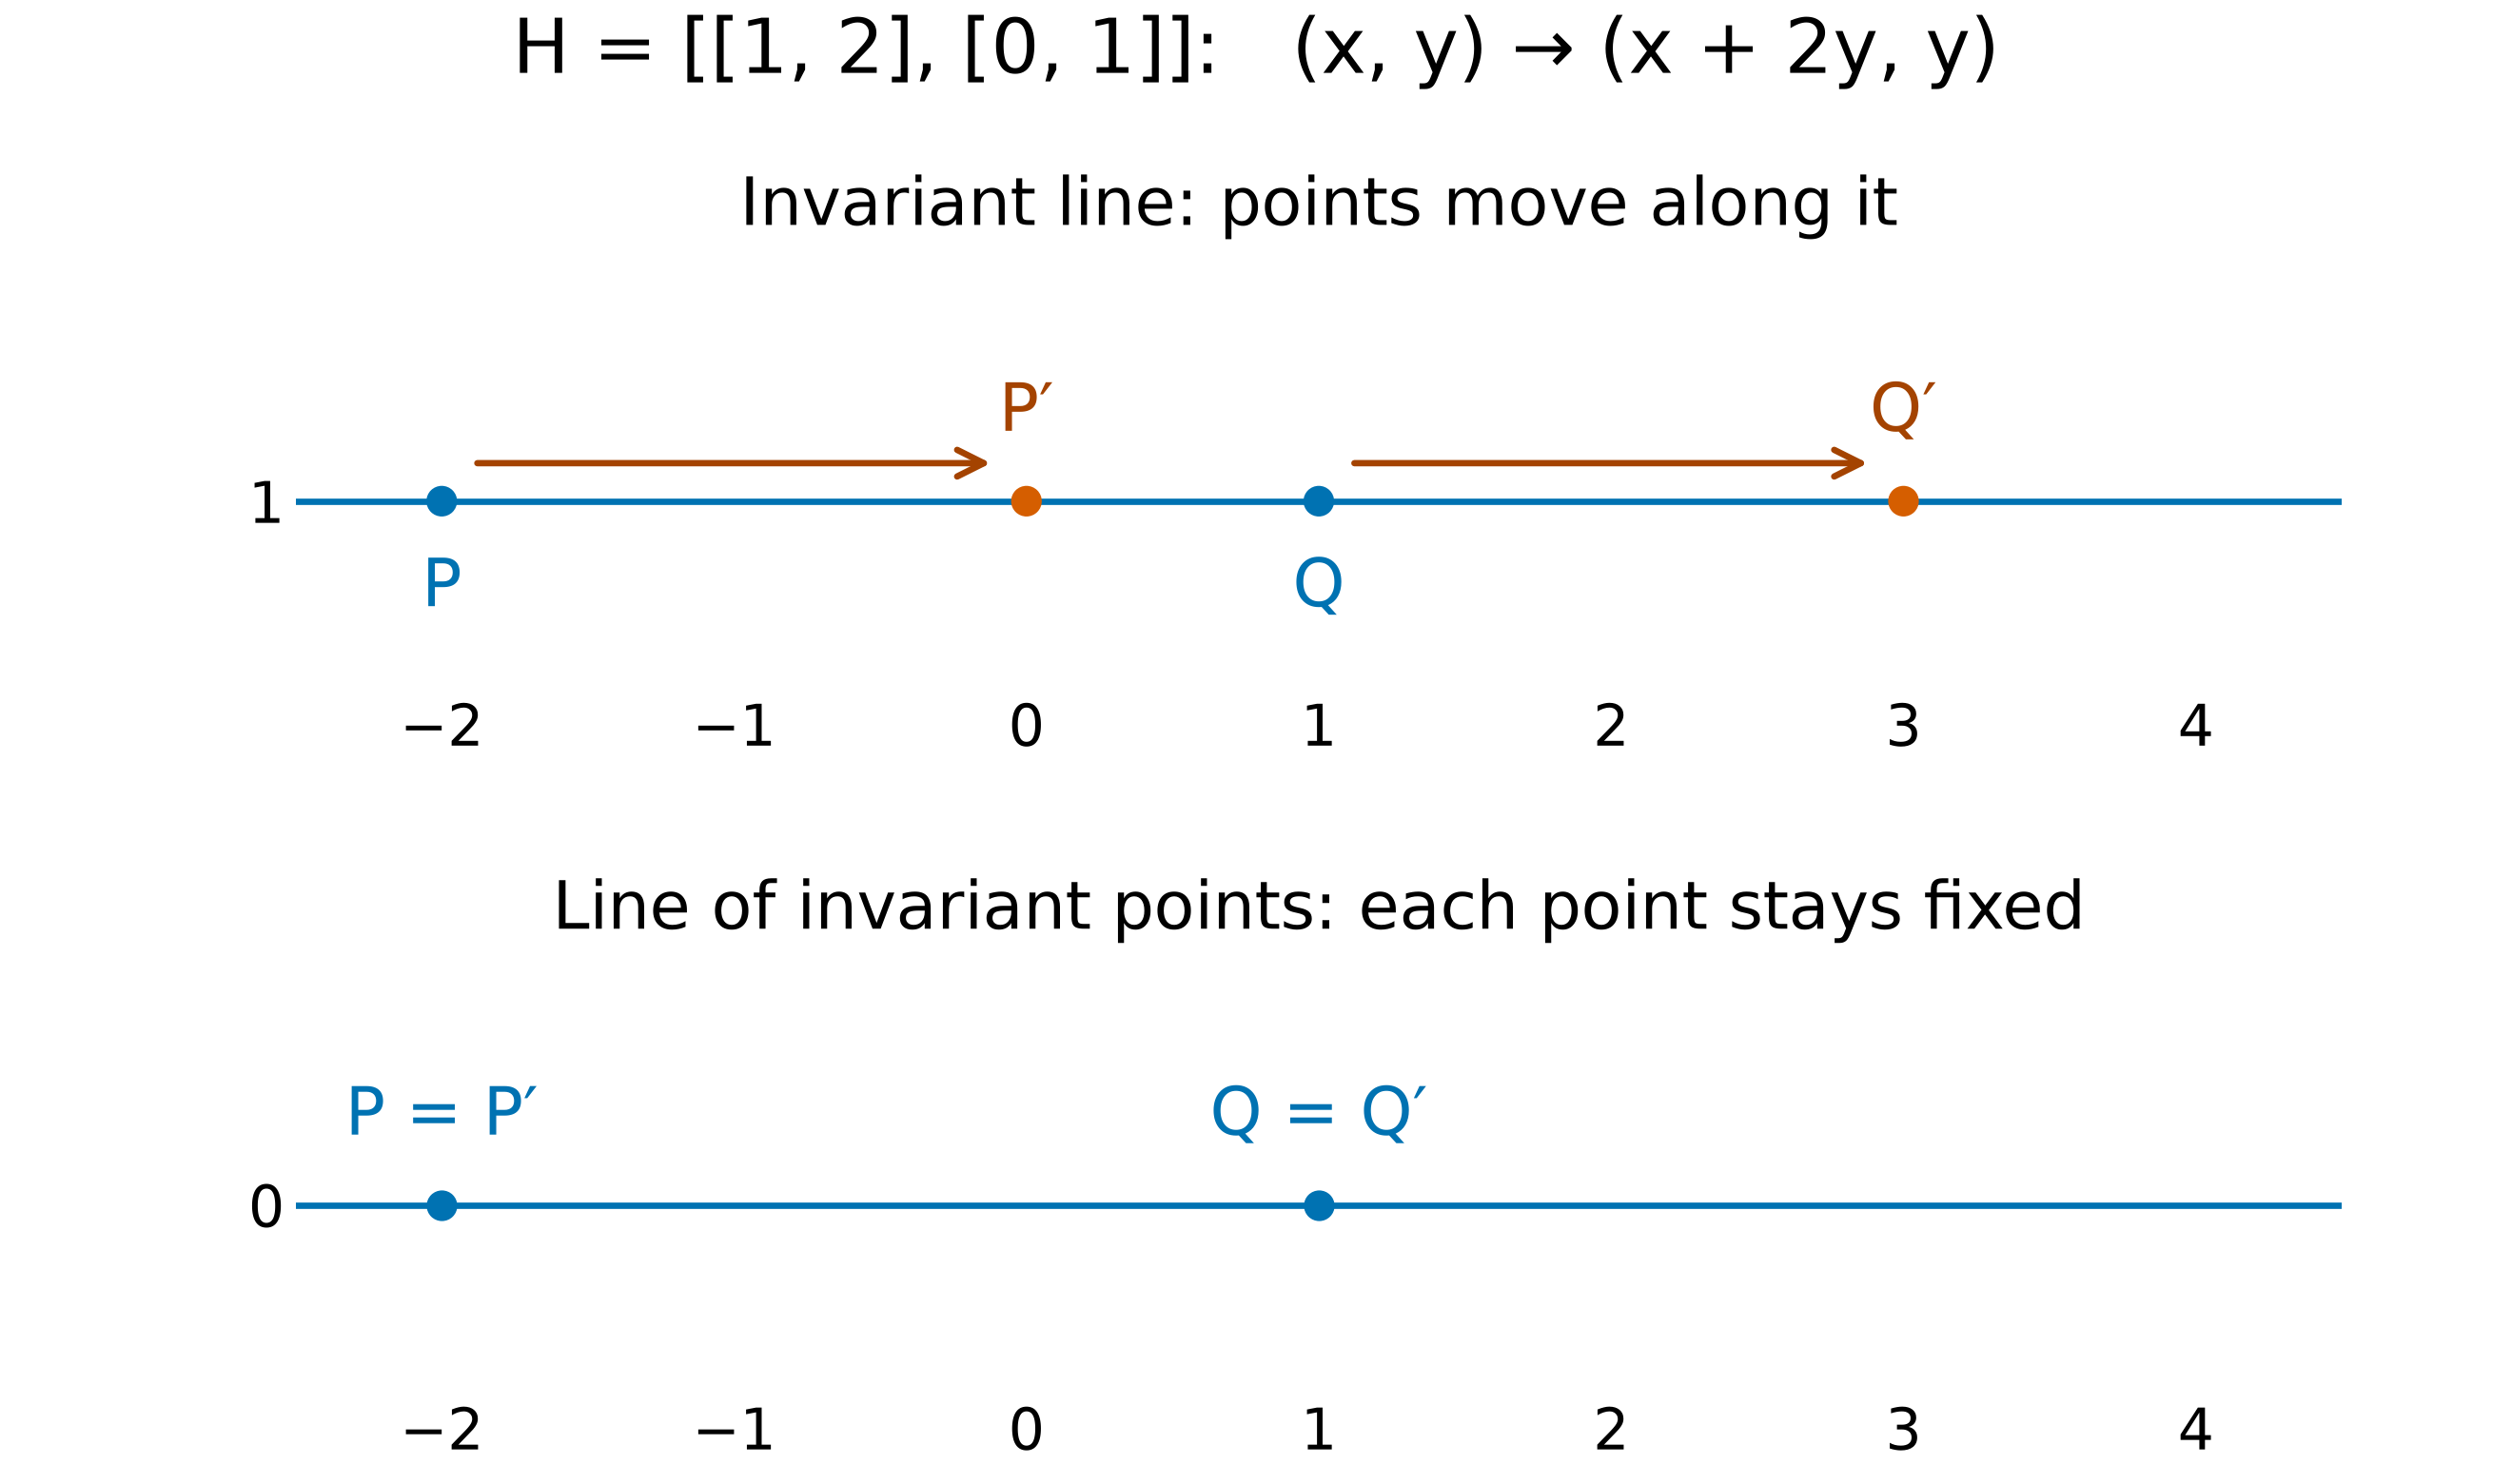
Les deux points marqués se déplacent le long de y=1, donc la droite reste invariante. Chaque point sur y=0 reste en place.
Choisir la condition avant l'algèbre
Identifiez d'abord si la tâche demande un produit, une inverse, une transformation, un point invariant ou une droite invariante. Énoncez les tailles et restrictions avant de calculer, et décrivez entièrement les transformations géométriques. Vérifiez une inverse par un produit, un point fixe par $T\mathbf v=\mathbf v$, et une droite invariante par son équation après transformation. Un contrôle numérique sur un seul point ne peut pas prouver qu'une droite entière est invariante.
La matrice identité est aussi appelée matrice unité. Une matrice inverse annule une application non singulière ; une matrice singulière n'a pas d'inverse. Lors de la description d'une transformation géométrique, distinguez un point invariant d'une droite invariante.
Explorer
Matrices comme transformations
Changez les quatre entrées et observez le carré unitaire se mapper vers une nouvelle forme. Le déterminant est le facteur d'échelle de l'aire.
Vocabulaire
Entrainer
| English | Français |
|---|---|
| matrix/ˈmeɪtrɪks/ | matrice |
| zero matrix/ˈzɪərəʊ ˈmeɪtrɪks/ | matrice nulle |
| identity matrix/aɪˈdentɪti ˈmeɪtrɪks/ | matrice identité |
| determinant/dɪˈtɜːmɪnənt/ | déterminant |
| singular matrix/ˈsɪŋɡjʊlə ˈmeɪtrɪks/ | matrice singulière |
| inverse matrix/ɪnˈvɜːs ˈmeɪtrɪks/ | matrice inverse |
| geometric transformation/ˌdʒiːəʊˈmetrɪk trænsfɔːˈmeɪʃn/ | transformation géométrique |
| invariant points/ɪnˈveərɪənt pɔɪnts/ | points invariants |
| invariant lines/ɪnˈveərɪənt laɪnz/ | droites invariantes |
| polar coordinates/ˈpəʊlə kəʊˈɔːdɪnəts/ | coordonnées polaires |
| Cartesian coordinates/kɑːˈtiːzɪən kəʊˈɔːdɪnəts/ | coordonnées cartésiennes |
| polar curves/ˈpəʊlə kɜːvz/ | courbes polaires |
| plane/pleɪn/ | plan |
| vector product/ˈvektə ˈprɒdʌkt/ | produit vectoriel |
| rotation/rəʊˈteɪʃn/ | rotation |
| reflection/rɪˈflekʃn/ | réflexion |
| enlargement/enˈlɑːdʒmənt/ | agrandissement |
| stretch/stretʃ/ | dilatation |
| shear/ʃɪə/ | cisaillement |
| quartic equation/ˈkwɔːtɪk ɪˈkweɪʒn/ | quartic equation : équation du quatrième degré |
1.5
Coordonnées polaires
Programme
| Les candidats doivent être capables de : | Notes et exemples |
|---|---|
| comprendre les relations entre les coordonnées cartésiennes et polaires, et convertir les équations de courbes de la forme cartésienne à polaire et vice versa | La convention $r \geqslant 0$ sera utilisée. |
| tracer simplement des courbes polaires, pour $0 \leqslant \theta < 2\pi$ ou $-\pi < \theta \leqslant \pi$ ou un sous-ensemble de ces intervalles | Un tracé détaillé des courbes ne sera pas requis, mais des esquisses montreront généralement des caractéristiques importantes, telles que la symétrie, les coordonnées des intersections avec la ligne initiale, la forme de la courbe au pôle et les valeurs minimales/maximales de $r$. |
| rappeler la formule $\frac{1}{2} \int r^2 \mathrm{d}\theta$ pour l'aire d'un secteur, et utiliser cette formule dans des cas simples. |
Source : Programme Cambridge International
Les courbes polaires sont décrites par un rayon et un angle, accompagnés d'un intervalle autorisé.
Choisissez des coordonnées adaptées à la mesure
Un radar mesure la distance et la direction. Les coordonnées polaires stockent ces valeurs sous forme de $(r,\theta)$, plutôt que les distances horizontales et verticales utilisées par les coordonnées cartésiennes. Un cercle centré sur le radar a l'équation simple $r=a$. D'autres cercles nécessitent des équations différentes : le choix de l'origine reste pertinent. Même avec une symétrie rotationnelle, l'intervalle autorisé peut ne montrer qu'une partie de la courbe ; lisez également l'intervalle.
localisez un point et choisissez son angle
Le pôle est l'origine ; la droite initiale pointe selon l'axe $x$ positif. Utilisez $r\ge0$ dans ce cours. Les angles sont mesurés dans le sens antihoraire depuis la droite initiale ; utilisez les radians pour le calcul différentiel. Effectuez les conversions avec $x=r\cos\theta$, $y=r\sin\theta$ et $r^2=x^2+y^2$. Dans le sens inverse, utilisez $r=\sqrt{x^2+y^2}$ et sélectionnez un angle dans l'intervalle spécifié en utilisant le quadrant, et non uniquement $\arctan(y/x)$.
Pour $(-\sqrt3,1)$, $r=2$. Un angle dans $0\le\theta<2\pi$ correspond à $5\pi/6$, pas à $-\pi/6$ : le point se trouve dans le quadrant II. Au pôle $r=0$, toutes les descriptions angulaires désignent le même point, donc l'angle n'est pas unique.
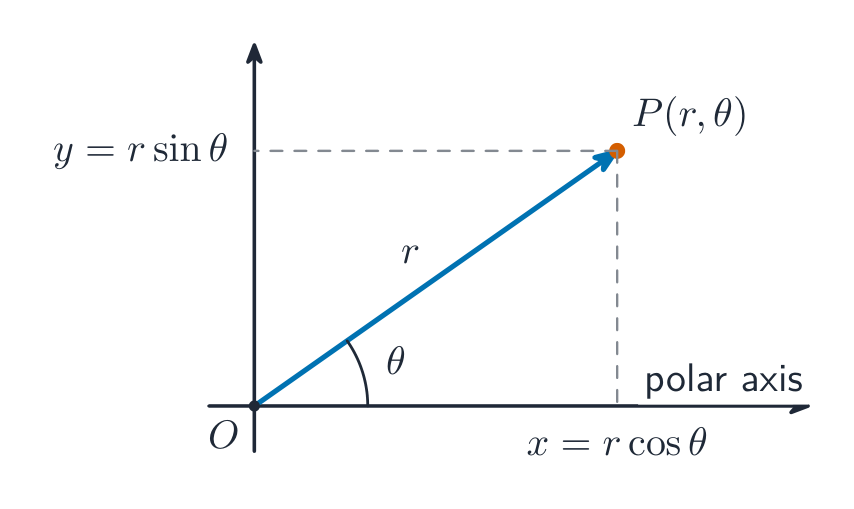
Le rayon est une distance. Ses composantes horizontales et verticales peuvent être négatives bien que r soit non négatif.
Convertissez les équations et conservez leurs domaines
Substituez les relations de coordonnées dans une équation, simplifiez, puis vérifiez toute étape qui a multiplié ou divisé par $r$. Diviser par $r$ peut faire perdre le pôle ; multiplier par $r$ peut l'introduire. Pour $r=4\cos\theta$, multiplier par $r$ donne $x^2+y^2=4x$, donc $(x-2)^2+y^2=4$. Le cercle a pour centre $(2,0)$ et pour rayon $2$, tracé une fois sur $-\pi/2\le\theta\le\pi/2$. Une valeur négative provenant de $4\cos\theta$ n'est pas autorisée sous $r\ge0$.
La droite $x=2$ devient $r\cos\theta=2$, ou $r=2\sec\theta$ avec $-\pi/2<\theta<\pi/2$. Multiplier par $r$ donnerait $r^2\cos\theta=2r$, qui admet aussi $r=0$ : ce point supplémentaire n'appartient pas à $x=2$.
Construisez un croquis à partir des caractéristiques
Marquez le pôle et la droite initiale, l'intervalle d'angle spécifié, les points sur la droite initiale, les rayons nul, maximal et minimal, ainsi que la forme près du pôle. Utilisez quelques angles particuliers pour placer la courbe ; un tracé détaillé point par point est inutile. Testez la symétrie en utilisant à la fois l'équation et l'intervalle. Remplacer $\theta$ par $-\theta$ teste la réflexion dans la droite initiale ; la réflexion dans une ligne formant un angle $\alpha$ remplace $\theta$ par $2\alpha-\theta$. Une formule symétrique sur un intervalle asymétrique ne garantit pas nécessairement un croquis global symétrique.
Pour $r=2(1+\cos\theta)$ sur $-\pi\le\theta\le\pi$, la courbe est une cardioïde. Elle est symétrique par rapport à l'axe initial, atteint le rayon maximal $4$ à $\theta=0$, coupe l'axe $y$- en $(0,\pm2)$ et présente un point anguleux au pôle lorsque $\theta=\pm\pi$. C'est une seule courbe fermée, pas un cercle.
Un intervalle restreint peut sélectionner une seule boucle
Si $r^2$ est donné, prenez la racine carrée non négative et vérifiez où elle est réelle. Pour $r^2=\sin2\theta$ sur $0\le\theta\le\pi/2$, la courbe commence et se termine au pôle, reste dans le premier quadrant et atteint $r=1$ à $\theta=\pi/4$. Puisque $\sin(2(\pi/2-\theta))=\sin2\theta$, cette boucle est symétrique par rapport à $\theta=\pi/4$. Près de $\theta=0$, $r^2\approx2\theta$, donc elle quitte le pôle le long de la droite initiale ; près de l'autre extrémité, elle revient le long de la direction positive $y$.
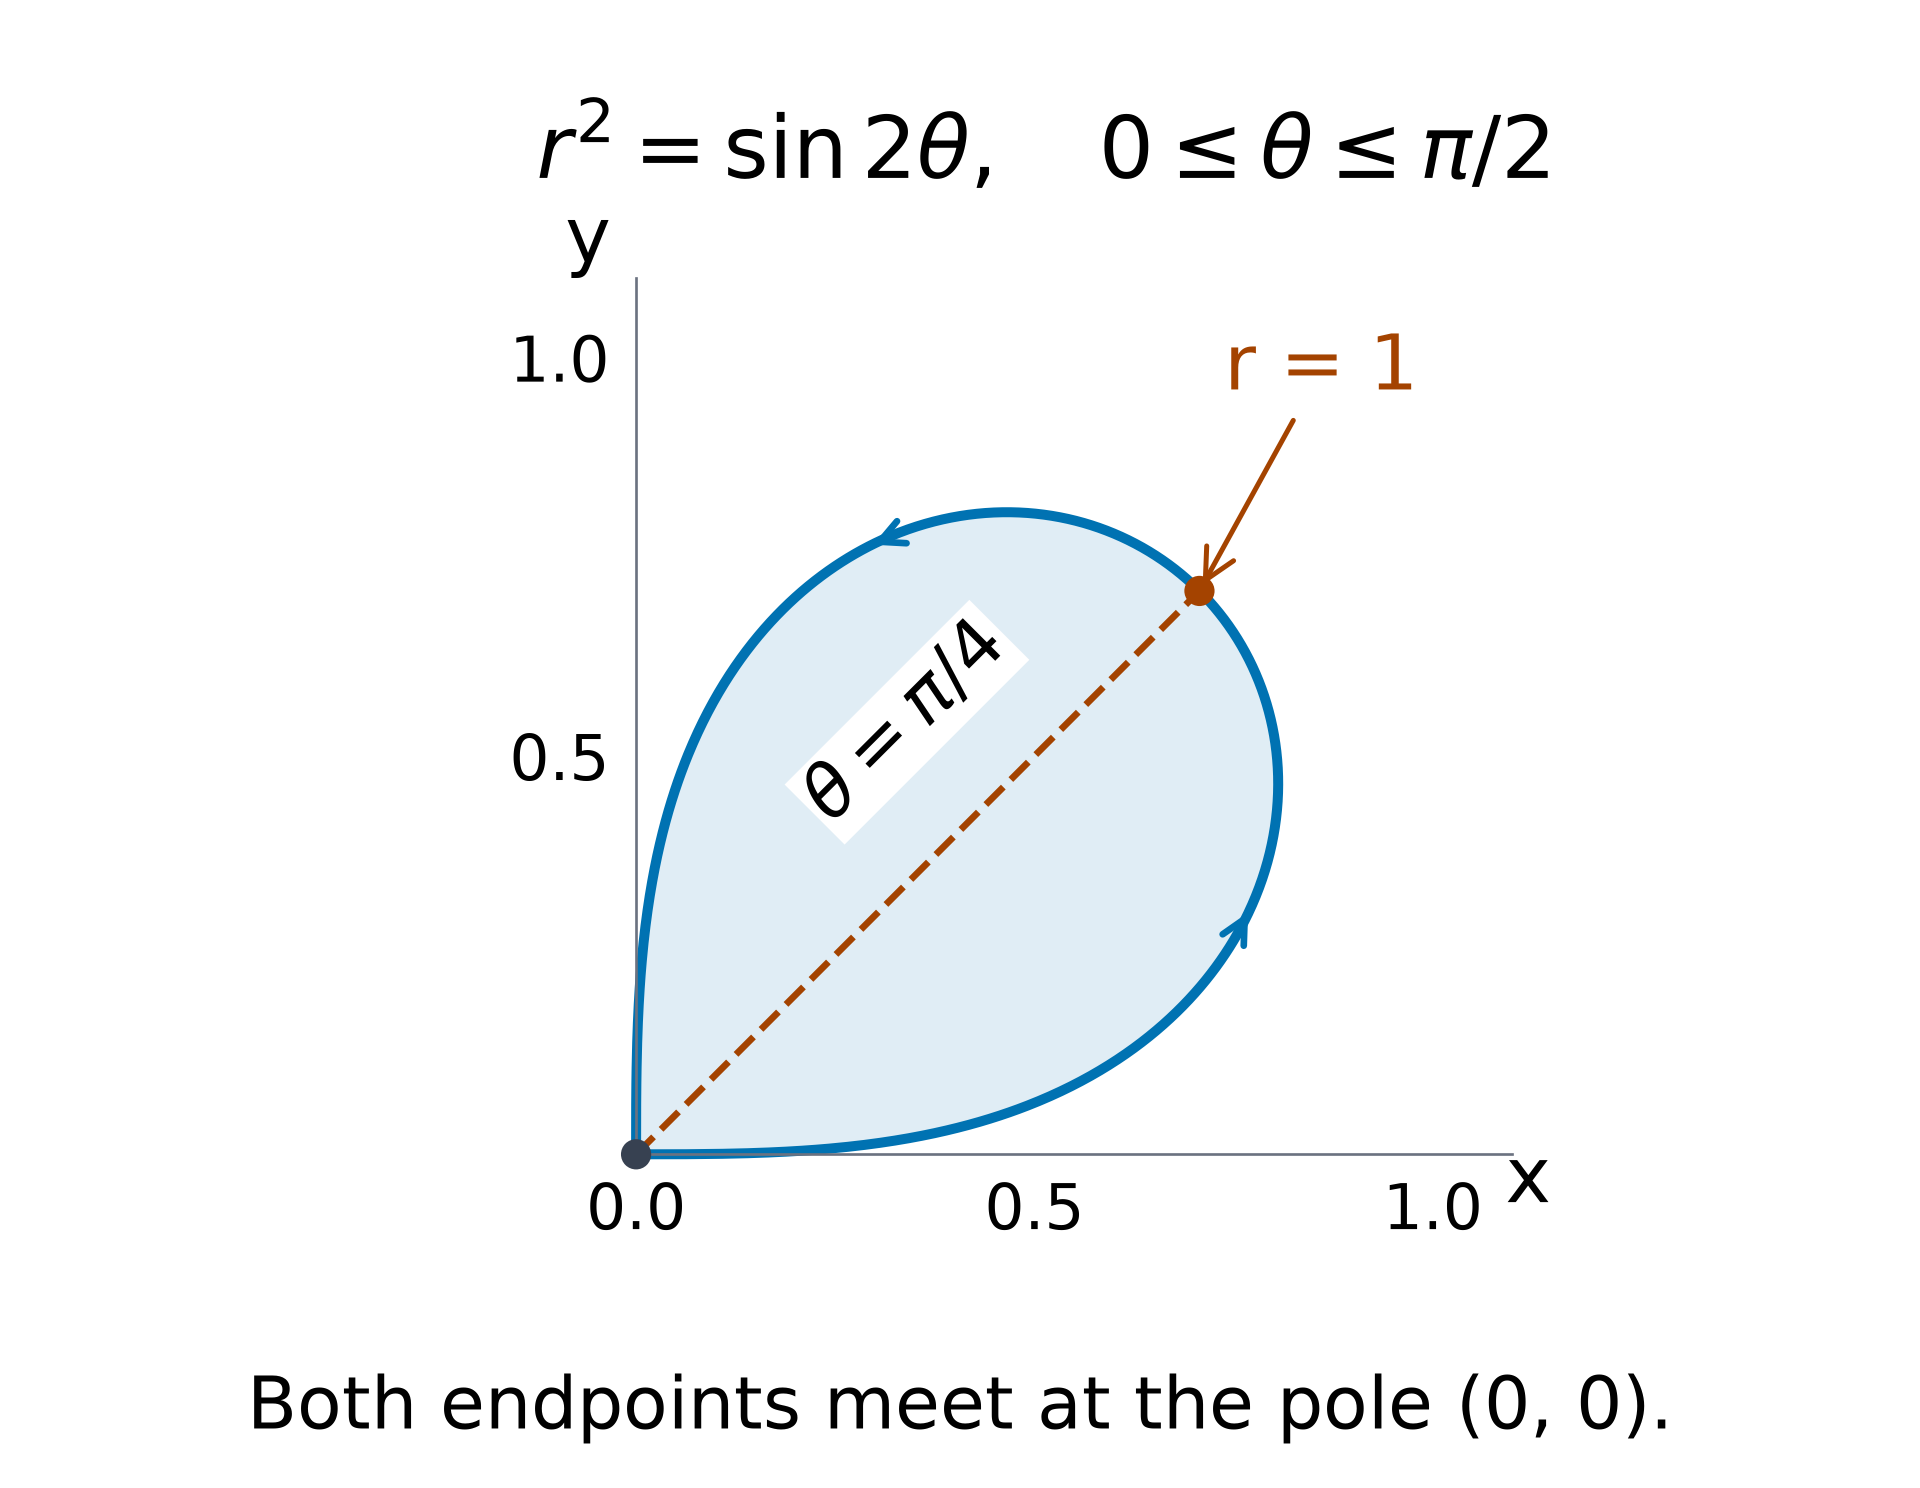
Les deux extrémités correspondent au même pôle. Le rayon maximal se situe sur l'axe de symétrie, et non sur aucun des axes de coordonnées.
Trouvez une aire à partir de secteurs radiaux
Un secteur mince a une aire approximative de $\tfrac12r^2\,\Delta\theta$. L'addition des secteurs donne l'aire exacte ci-dessous, lorsque la région sélectionnée est balayée une seule fois. Carré $r$, conservez le facteur $1/2$ et utilisez les limites en radians. Pour la boucle ci-dessus, $r^2$ est déjà $\sin2\theta$ : ne le mettez pas au carré à nouveau. Les extrémités fournissent les bornes, pas un tour complet mémorisé.
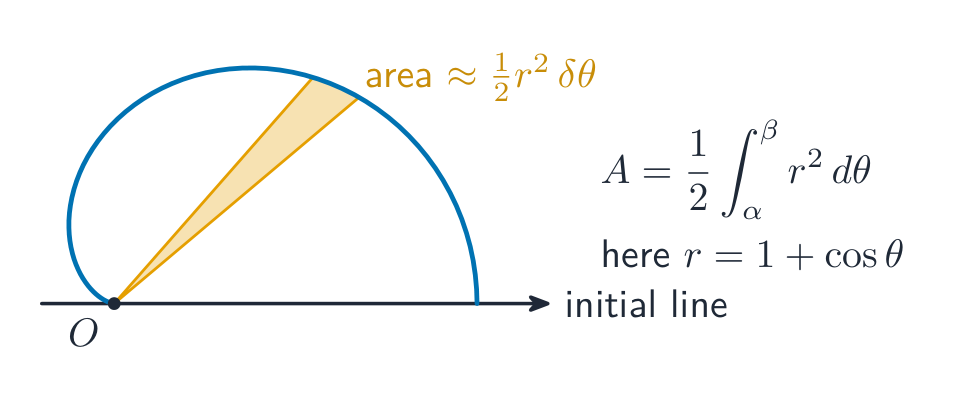
$$A=\frac12\int_\alpha^\beta r^2\,d\theta.$$
$$A=\frac12\int_0^{\pi/2}\sin2\theta\,d\theta
=\left[-\frac14\cos2\theta\right]_0^{\pi/2}
=\frac12.$$
Pour une cardiode complète $r=a(1+\cos\theta)$, utiliser $(1+\cos\theta)^2$ et $\cos^2\theta=(1+\cos2\theta)/2$. Son aire totale est $3\pi a^2/2$.
Encadrer une région entre deux courbes
Trouvez leurs rayons communs en égalisant leurs rayons polaires, et vérifiez séparément le pôle. Identifiez quel rayon est extérieur sur tout l'intervalle. La bande radiale a une aire de $\tfrac12(r_{\rm outer}^2-r_{\rm inner}^2)\,d\theta$ ; ce n'est pas le carré de la différence des rayons. Dans le premier quadrant, la région intérieure à $r=4\cos\theta$ mais extérieure à $r=2$ se trouve sur $0\le\theta\le\pi/3$. La région entière possède également une moitié inférieure réfléchie ; ne l'incluez que si la question le demande.
$$A_{\rm upper}=\frac12\int_0^{\pi/3}(16\cos^2\theta-4)\,d\theta
=\left[2\theta+2\sin2\theta\right]_0^{\pi/3}
=\frac{2\pi}{3}+\sqrt3.$$
Le pôle n'est pas un point commun : $r=2$ ne l'atteint jamais. Un point appartenant à une courbe n'est pas une intersection s'il ne se trouve pas aussi sur l'autre courbe.
Le point le plus éloigné du pôle n'est pas nécessairement le plus haut
La distance au pôle est $r$. Pour trouver ses extrema, comparez les extrémités autorisées et les valeurs stationnaires de $r$, ou de $r^2$ lorsque $r\ge0$. Un point ayant la plus grande $r$ n'a pas nécessairement la plus grande $x$ ou $y$. La distance à la ligne initiale pour un point du premier quadrant est $y=r\sin\theta$. Écrivez la distance requise avant de différencier, puis vérifiez ses extrémités. Pour d'autres régions, tenez compte des signes et de savoir si la question nomme une droite complète ou un demi-axe.
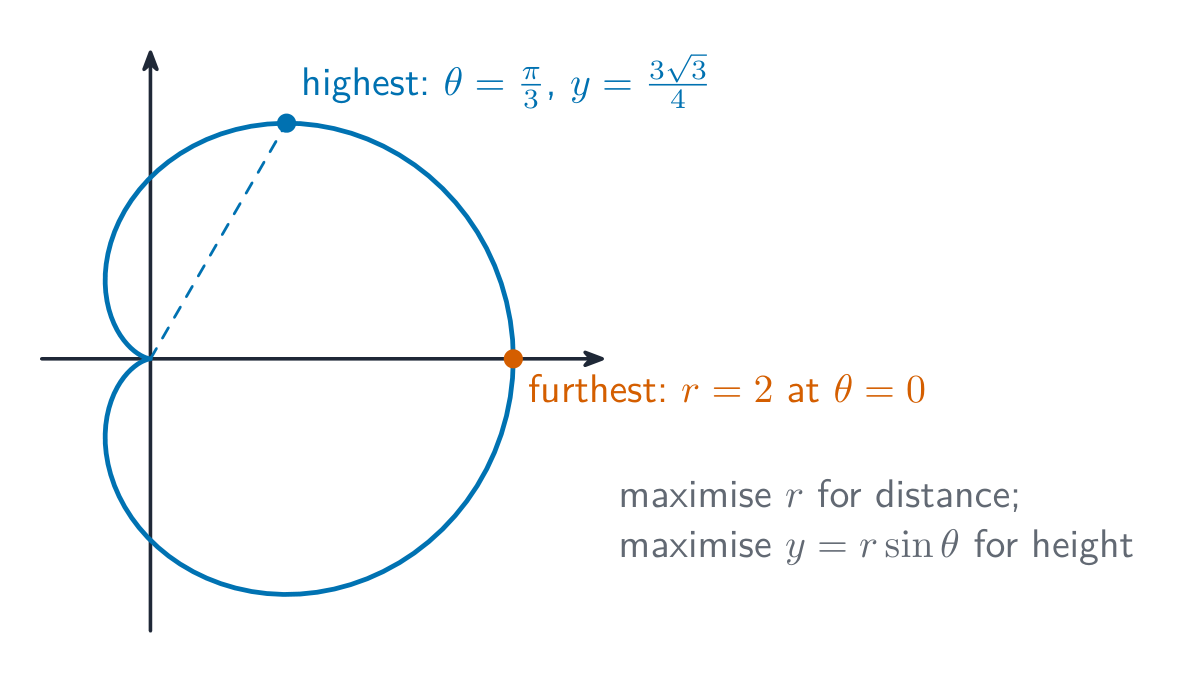
Pour $r=2\sin2\theta$, $0\le\theta\le\pi/2$, le plus grand rayon est $2$ à $\theta=\pi/4$. Cependant,
$$y=4\sin^2\theta\cos\theta.$$
Écrire $u=\cos\theta$ conduit à $y=4u(1-u^2)$ pour $0\le u\le1$. Son maximum intervient à $u=1/\sqrt3$, donnant $y_{\max}=8/(3\sqrt3)$ à un angle différent. Les deux extrémités produisent toutes deux $y=0$.
Intégrer une courbe polaire inconnue
Une équation polaire n'est pas nécessairement un cercle nommé ou une cardiode. Pour $r=\theta e^{\theta/2}$ sur $0\le\theta\le\pi$, le rayon augmente de $0$ à $\pi e^{\pi/2}$. La courbe part du pôle, tourne dans le sens inverse des aiguilles d'une montre sur un demi-tour et finit sur l'axe négatif $x$. La région balayée depuis le pôle est délimitée par la courbe et les rayons d'extrémité. Son aire est $\tfrac12\int_0^\pi\theta^2e^\theta\,d\theta$. Une intégration par parties deux fois donne une valeur exacte ; ne la remplacez pas par l'aire d'un cercle ayant le plus grand rayon.
$$\int\theta^2e^\theta\,d\theta
=e^\theta(\theta^2-2\theta+2)+C,$$
$$A=\frac12e^\pi(\pi^2-2\pi+2)-1.$$
Lire la région avant de choisir les limites
Énoncez la convention du rayon non négatif et les angles autorisés, esquissez les caractéristiques importantes, et gardez sous surveillance tout pôle perdu ou introduit lors de la conversion des équations. Pour une aire, identifier la région et la balayer une fois. Pour une distance maximale, décider si l'expression à optimiser est $r$, $x$, $y$ ou une distance à la droite spécifiée. Vérifier les extrémités ainsi que les valeurs stationnaires.
Explorer
Courbes polaires
Choisissez une courbe et changez a. En forme polaire, un point est défini par sa distance r et son angle θ — cela dessine des roses, des cardioides et des spirales.
Vocabulaire
Entrainer
| English | Français |
|---|---|
| sector/ˈsektə/ | secteur |
| normal vector/ˈnɔːml ˈvektə/ | vecteur normal |
1.6
Vecteurs
Programme
| Les candidats doivent être capables de : | Notes et exemples |
|---|---|
| utiliser l'équation d'un plan sous l'une des formes $ax + by + cz = d$, $\mathbf{r.n} = p$ ou $\mathbf{r} = \mathbf{a} + \lambda\mathbf{b} + \mu\mathbf{c}$ et convertir les équations de plans d'une forme à une autre selon les besoins pour résoudre des problèmes | |
| rappeler que le produit vectoriel $\mathbf{a} \times \mathbf{b}$ de deux vecteurs peut s'exprimer soit comme $|\mathbf{a}||\mathbf{b}|\sin\theta\hat{\mathbf{n}}$, où $\hat{\mathbf{n}}$ est un vecteur unitaire, soit sous forme de composantes comme $(a_2b_3 - a_3b_2)\mathbf{i} + (a_3b_1 - a_1b_3)\mathbf{j} + (a_1b_2 - a_2b_1)\mathbf{k}$ | |
| utiliser les équations de droites et de plans, ainsi que le produit scalaire et le produit vectoriel lorsque cela est approprié, pour résoudre des problèmes concernant les distances, les angles et les intersections, y compris : – déterminer si une droite se trouve dans un plan, est parallèle à un plan ou coupe un plan, et trouver le point d'intersection d'une droite et d'un plan lorsqu'il existe – trouver le pied de la perpendiculaire abaissée d'un point sur un plan – trouver l'angle entre une droite et un plan, et l'angle entre deux plans – trouver une équation de la droite d'intersection de deux plans – calculer la distance minimale entre deux droites gauches – trouver une équation de la perpendiculaire commune à deux droites gauches. |
Source : Programme Cambridge International
Vecteurs décrivent à la fois la grandeur et la direction.
Trouver le trajet court sûr dans l'espace
Un drone doit approcher un toit plat par le trajet le plus court. Un câble doit relier deux rails qui ne se rencontrent pas. Ce sont des problèmes de géométrie différents : identifiez d'abord les points, droites et plan impliqués. Une direction seule ne constitue pas une ligne complète. Une distance seule ne localise pas ses extrémités. Les produits vectoriels et scalaires vous permettent de construire la géométrie, puis de la vérifier.
Choisir le produit qui répond à la question
Le produit scalaire est $\mathbf u\cdot\mathbf v=u_1v_1+u_2v_2+u_3v_3$. Pour des vecteurs non nuls, il vaut $|\mathbf u||\mathbf v|\cos\theta$, donc un produit scalaire nul identifie des directions perpendiculaires. Le vecteur nul n'a ni direction ni angle défini. Le produit vectoriel est anticommutatif : inverser l'ordre change son signe. Sa grandeur est $|\mathbf u||\mathbf v|\sin\theta$, la surface du parallélogramme engendré par les vecteurs. Un triangle a la moitié de cette aire. Pour des entrées non parallèles, $\hat{\mathbf n}$ est le vecteur normal unitaire dans la direction du produit ordonné.
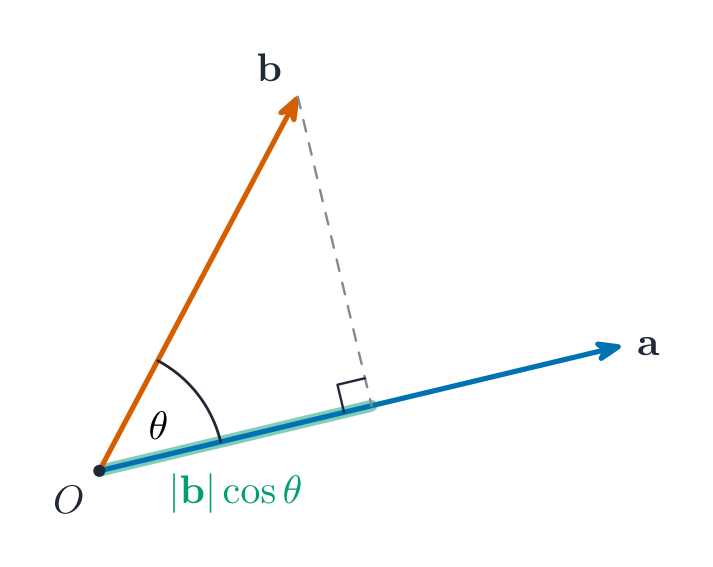
$$\mathbf u\times\mathbf v=|\mathbf u||\mathbf v|\sin\theta\,\hat{\mathbf n},\qquad |\hat{\mathbf n}|=1,$$
$$\mathbf u\times\mathbf v=
\begin{pmatrix}
u_2v_3-u_3v_2\\
u_3v_1-u_1v_3\\
u_1v_2-u_2v_1
\end{pmatrix}.$$
Pour $\mathbf u=(1,1,0)$ et $\mathbf v=(0,1,1)$,
$$\mathbf u\times\mathbf v=(1,-1,1),\qquad
\mathbf u\cdot\mathbf v=1.$$
Le produit vectoriel a un produit scalaire nul avec chaque vecteur d'entrée et un module $\sqrt3$. Les vecteurs parallèles ont un produit vectoriel nul, ils ne peuvent donc pas fournir une direction normale à un plan unique. À titre de comparaison, $(1,1,0)$ et $(1,-1,0)$ ont un produit scalaire nul et sont perpendiculaires.
Lire les trois formes d'un plan
Un vecteur normal est un vecteur non nul perpendiculaire à toute direction du plan. La forme cartésienne $ax+by+cz=d$ est la forme produit scalaire $\mathbf r\cdot\mathbf n=d$, avec $\mathbf n=(a,b,c)$. Un vecteur normal unitaire est $\mathbf n/|\mathbf n|$. Le nombre $d$ n'est généralement pas la distance à l'origine sauf si le vecteur normal est unitaire. Dans $\mathbf r=\mathbf a+\lambda\mathbf b+\mu\mathbf c$, $\mathbf a$ localise un point et les vecteurs non parallèles $\mathbf b,\mathbf c$ donnent des directions dans le plan. Les paramètres varient indépendamment. Des vecteurs directeurs parallèles ne décrivent qu'une droite, pas un plan.
Un plan de vecteur normal $(2,-1,3)$ passant par $(1,0,2)$ possède
$$2x-y+3z=2(1)-0+3(2)=8.$$
Multiplier tous les coefficients, y compris le membre de droite, par la même constante non nulle donne le même plan.
Convertir une équation paramétrique de plan en forme cartésienne
Prendre le produit vectoriel de ses deux vecteurs directeurs pour trouver une normale. Puis utiliser un point connu pour trouver la constante : $\mathbf n\cdot\mathbf r=\mathbf n\cdot\mathbf a$. Pour trois points donnés, former d'abord deux vecteurs déplacement à partir de l'un d'eux. Pour revenir à une équation paramétrique, choisir deux coordonnées comme paramètres libres, résoudre pour la troisième et séparer un point fixe des deux termes de direction. Vérifier que les deux directions ont un produit scalaire nul avec la normale.
Pour
$$\mathbf r=(1,0,2)+\lambda(1,1,0)+\mu(0,1,1),$$
le vecteur normal est $(1,-1,1)$, donnant $x-y+z=3$. Inversement, fixer $x=1+\lambda$ et $z=2+\mu$. L'équation cartésienne fournit $y=\lambda+\mu$, récupérant ainsi la forme paramétrique originale.
Classifier une droite et un plan avant de résoudre
Substituer $\mathbf r=\mathbf a+t\mathbf u$ dans $\mathbf n\cdot\mathbf r=d$. Si $\mathbf n\cdot\mathbf u\ne0$, il y a une intersection unique, trouvée à partir du paramètre ci-dessous. Remplacer pour obtenir le point réel. Si $\mathbf n\cdot\mathbf u=0$, tester le point de base. Lorsque $\mathbf n\cdot\mathbf a=d$, la droite entière est contenue dans le plan ; sinon elle est parallèle et distincte. Une division par zéro masquerait cette distinction.
$$t=\frac{d-\mathbf n\cdot\mathbf a}{\mathbf n\cdot\mathbf u}
\quad\text{when }\mathbf n\cdot\mathbf u\ne0.$$
Pour le plan $x-y+z=3$, la droite $\mathbf r=t(1,0,1)$ l'intersecte lorsque $2t=3$, au point $(3/2,0,3/2)$. La droite $(1,0,2)+t(1,1,0)$ est contenue dans le plan. La droite $t(1,1,0)$ est parallèle et distincte, car ses points satisfont $x-y+z=0$ plutôt que l'équation du plan.
Trouver le pied d'une perpendiculaire
Le pied $H$ d'un point $P$ sur un plan se trouve sur la droite normale passant par $P$. Écrire $\mathbf h=\mathbf p-t\mathbf n$, substituer dans l'équation du plan, puis résoudre pour $t$. Le signe détermine le sens de déplacement le long de la normale. Vérifier les deux conditions : $H$ appartient au plan et $\overrightarrow{PH}$ est parallèle à sa normale. Trouver simplement un point quelconque dans le plan ne signifie pas que c'est le point le plus proche.
De $P=(3,0,3)$ à $x-y+z=3$, utiliser $\mathbf n=(1,-1,1)$ :
$$\mathbf n\cdot(\mathbf p-t\mathbf n)=3
\quad\Rightarrow\quad 6-3t=3.$$
Ainsi $t=1$ et $H=(2,1,2)$. Il satisfait $2-1+2=3$, et $\overrightarrow{PH}=(-1,1,-1)$ est parallèle à la normale.
Mesurer la distance d'un point à un plan
La distance minimale est la composante du vecteur déplacement dans la direction normale. Pour une normale non nulle, utiliser la valeur absolue du numérateur pour obtenir une distance positive ; ne pas confondre la constante du plan avec le symbole de distance. Multiplier une équation de plan par une constante non nulle modifie le numérateur et le dénominateur de la même magnitude, laissant la distance inchangée. Un numérateur nul signifie que le point est déjà dans le plan.
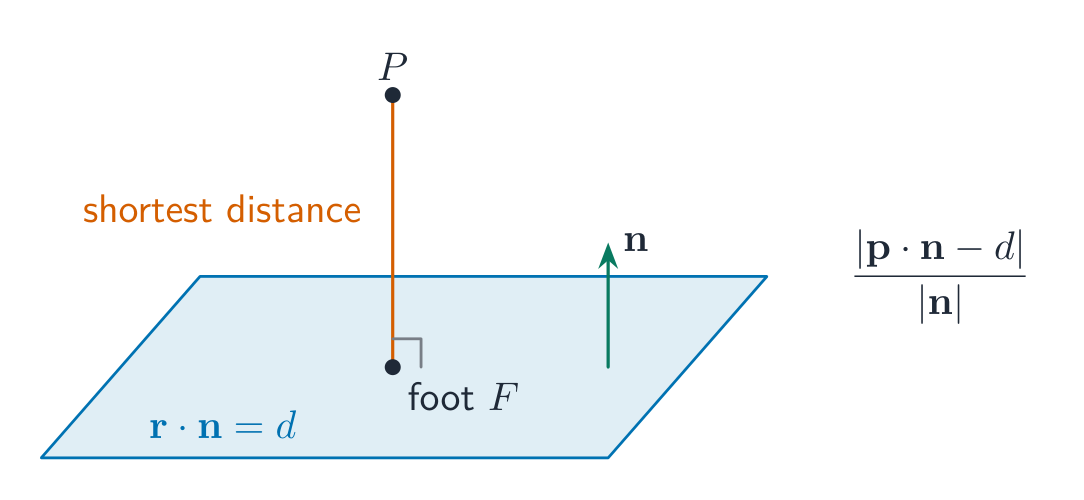
$$D=\frac{|ax_0+by_0+cz_0-d|}{\sqrt{a^2+b^2+c^2}}
=\frac{|\mathbf n\cdot\mathbf p-d|}{|\mathbf n|}.$$
Pour $P=(3,0,3)$ et $x-y+z=3$, on obtient $D=|6-3|/\sqrt3=\sqrt3$. Cela correspond à la longueur de $\overrightarrow{PH}$ ci-dessus. La distance du plan à l'origine est également $|3|/\sqrt3=\sqrt3$, bien qu'il s'agisse de problèmes de distance point-plan différents.
Utiliser les normales pour les angles entre plans
L'angle plus petit entre deux plans est l'angle plus petit entre leurs directions normales, avec $0\le\alpha\le\pi/2$. Le produit scalaire absolu élimine le choix de la direction normale : $\mathbf n$ et $-\mathbf n$ décrivent le même plan. L'angle $\phi$ entre une droite et un plan est complémentaire à l'angle entre sa direction et la normale du plan. Utiliser le sinus pour l'angle droite-plan, avec $0\le\phi\le\pi/2$, et vérifier que les deux vecteurs directeurs sont non nuls.
$$\cos\alpha=\frac{|\mathbf n_1\cdot\mathbf n_2|}{|\mathbf n_1||\mathbf n_2|},
\qquad
\sin\phi=\frac{|\mathbf u\cdot\mathbf n|}{|\mathbf u||\mathbf n|}.$$
Les plans $x-y+z=3$ et $x+y+z=5$ ont des normales dont le produit scalaire est $1$ et les normes sont $\sqrt3$, donc $\alpha=\arccos(1/3)\approx70.5^\circ$. Une droite de direction $(1,0,1)$ fait un angle $\phi=\arcsin(2/\sqrt6)\approx54.7^\circ$ avec le premier plan. L'utilisation du cosinus donnerait son angle avec la normale.
Trouver l'intersection de deux plans
Pour des normales non parallèles, la direction d'intersection est $\mathbf n_1\times\mathbf n_2$. Trouver un point commun en résolvant les deux équations de plan, puis donner une équation complète de droite : point plus paramètre fois direction. Si les normales sont parallèles, comparer les constantes à l'aide du même facteur d'échelle : les plans sont soit identiques, soit parallèles et distincts. Un produit vectoriel nul ne peut fournir une direction d'intersection.
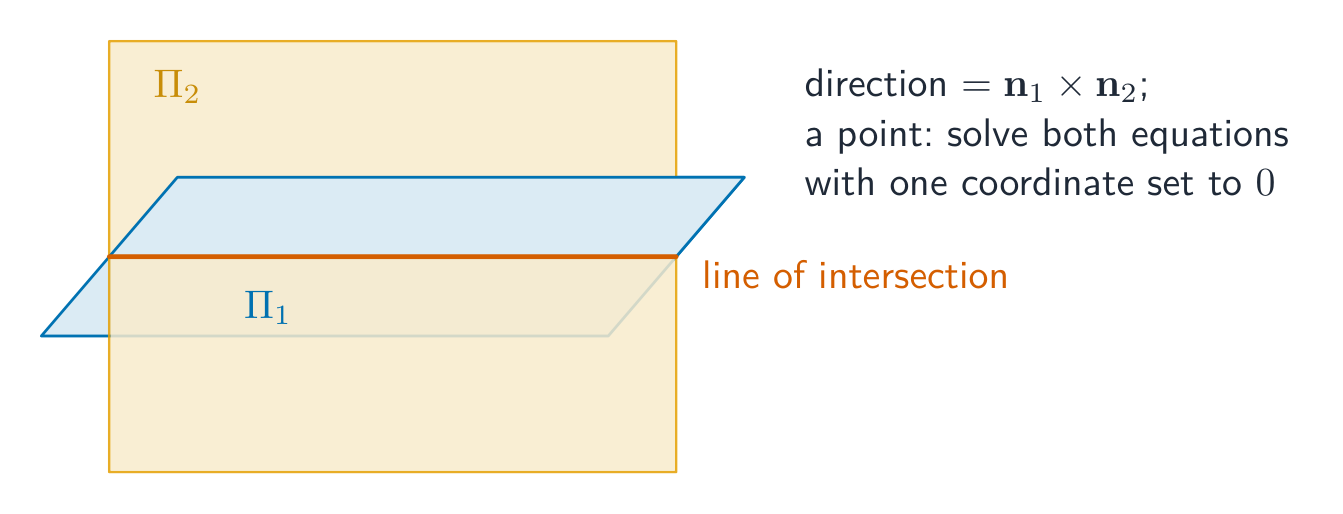
Soustrayez $x-y+z=3$ de $x+y+z=5$ pour obtenir $y=1$, puis $x+z=4$. Un point commun est $(4,1,0)$. Le produit vectoriel des normales est $(-2,0,2)$, donc une droite d'intersection équivalente est
$$\mathbf r=(4,1,0)+t(-1,0,1).$$
Chaque point de cette droite satisfait les deux équations de plan ; il n'est pas nécessaire d'utiliser le vecteur directeur non simplifié.
Décider si deux droites sont gauches
Gauche Les droites sont ni parallèles ni sécantes. Pour $\mathbf r=\mathbf a+s\mathbf u$ et $\mathbf r=\mathbf b+t\mathbf v$, comparer leurs directions et, si elles ne sont pas parallèles, résoudre les trois équations de coordonnées pour une intersection. Deux paramètres de droite différents doivent être utilisés. Lorsque $\mathbf u\times\mathbf v\ne0$, les droites sont coplanaires exactement lorsque $(\mathbf b-\mathbf a)\cdot(\mathbf u\times\mathbf v)=0$. Une valeur non nulle prouve qu'elles sont gauches. Ne pas appliquer le dénominateur de distance gauche aux droites parallèles.
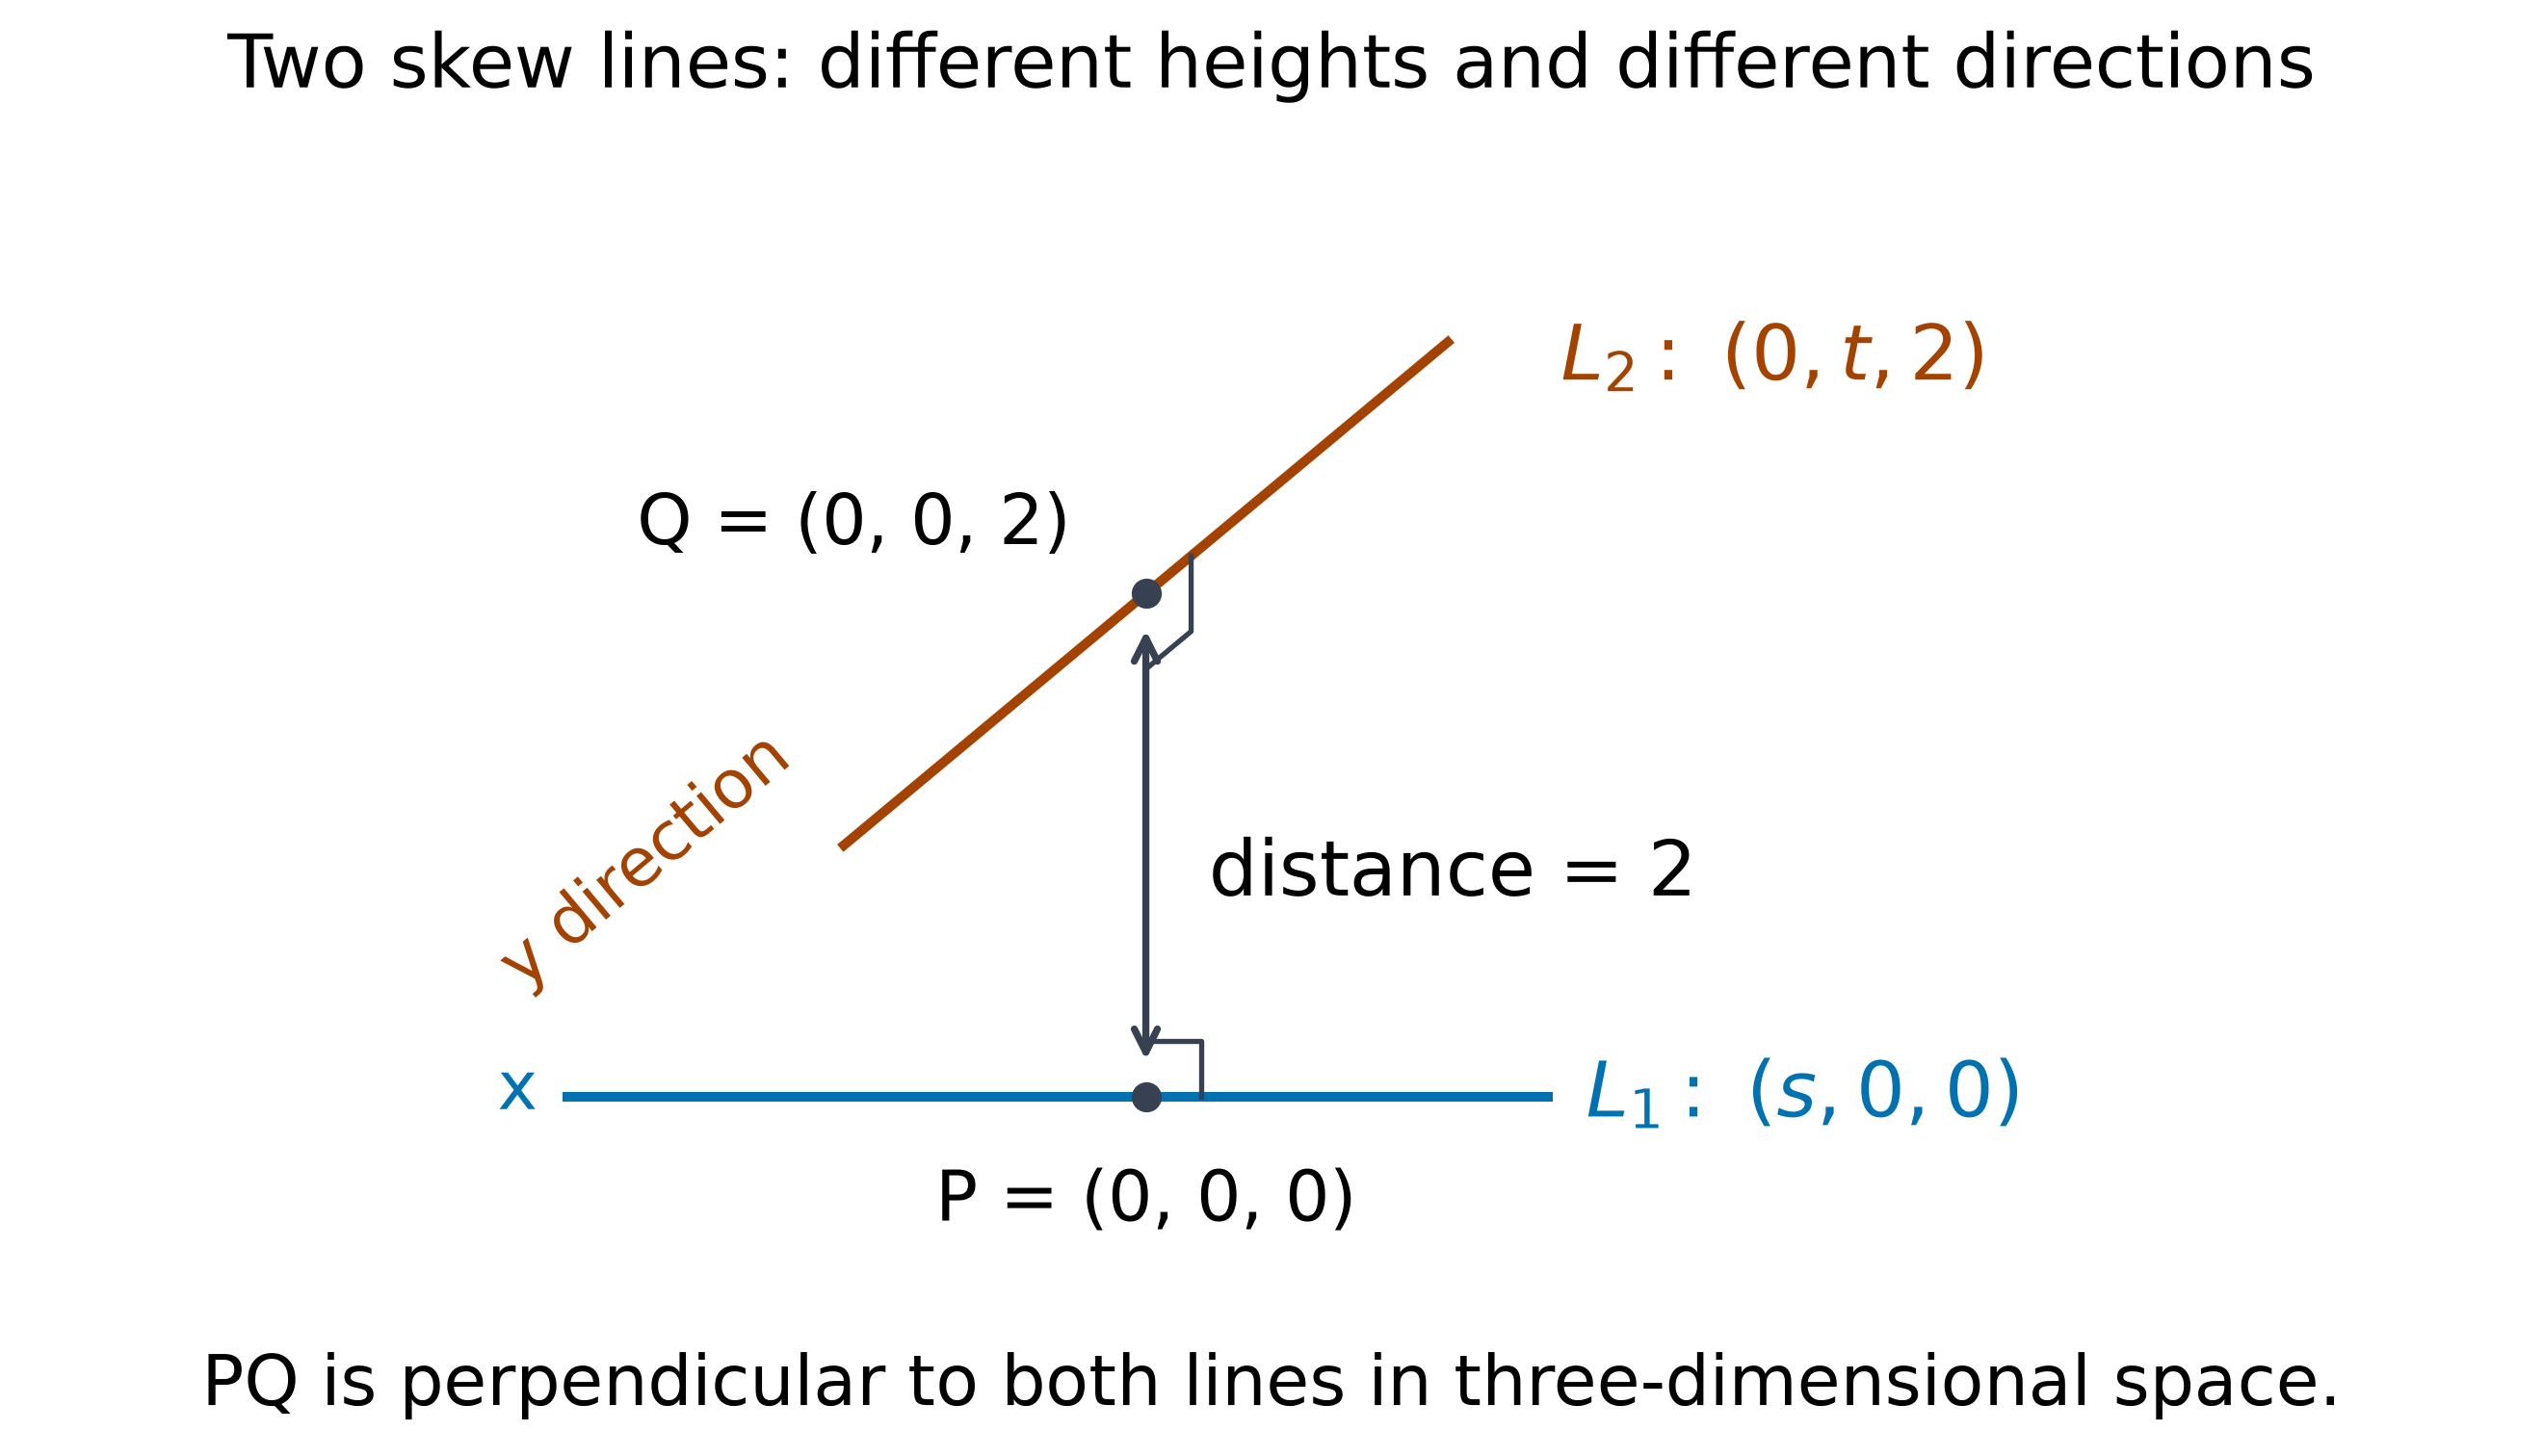
Ce schéma utilise l'axe des x et une ligne parallèle à y à la hauteur 2. Leurs points les plus proches ont les mêmes coordonnées x et y, donc leur connecteur a une longueur 2.
Calculer la plus courte distance entre droites gauches
Pour des droites non parallèles, $\mathbf u\times\mathbf v$ est perpendiculaire aux deux. Projeter le vecteur déplacement entre leurs points de base sur cette direction. Tout multiple non nul du produit vectoriel donne la même distance. La formule ci-dessous donne une distance, pas l'emplacement du segment le plus court. Pour des droites parallèles, utiliser $|(\mathbf b-\mathbf a)\times\mathbf u|/|\mathbf u|$ à la place ; pour des droites sécantes non parallèles, le numérateur est zéro.
$$D=\frac{|(\mathbf b-\mathbf a)\cdot(\mathbf u\times\mathbf v)|}
{|\mathbf u\times\mathbf v|}.$$
Soit
$$L_1:\ \mathbf r=(1,0,1)+s(1,1,0),\qquad
L_2:\ \mathbf r=(2,2,3)+t(0,1,1).$$
Leur produit vectoriel est $(1,-1,1)$ et le vecteur déplacement de leurs points de base est $(1,2,2)$. Leur produit scalaire avec le produit vectoriel est $1$, donc elles sont gauches et $D=1/\sqrt3$.
Localiser la perpendiculaire commune
Soient $P=\mathbf a+s\mathbf u$ et $Q=\mathbf b+t\mathbf v$. Le connecteur le plus court satisfait $(\mathbf q-\mathbf p)\cdot\mathbf u=0$ et $(\mathbf q-\mathbf p)\cdot\mathbf v=0$. Résoudre ces deux équations simultanées pour les paramètres. Donner la perpendiculaire commune comme une droite passant par $P$ dans la direction $\mathbf u\times\mathbf v$, ou passant par $Q$ dans la même direction. Vérifier qu'elle coupe les deux droites originales et que la longueur du segment correspond à la formule de distance. Une direction perpendiculaire passant par un point arbitraire est insuffisante.
Pour les deux droites ci-dessus,
$$\mathbf q-\mathbf p=(1-s,\ 2+t-s,\ 2+t).$$
L'orthogonalité donne $2s-t=3$ et $s-2t=4$, d'où $s=2/3$ et $t=-5/3$. Par conséquent
$$P=(5/3,2/3,1),\qquad Q=(2,1/3,4/3),$$
$$\mathbf r=(5/3,2/3,1)+k(1,-1,1)$$
est la perpendiculaire commune. En $k=1/3$, elle atteint $Q$, et $|PQ|=\sqrt3/3$ correspond à $1/\sqrt3$.
Vérifier les conditions géométriques
Une normale doit être non nulle, un plan nécessite deux directions indépendantes, et le dénominateur de distance gauche exige des droites non parallèles. Énoncer les restrictions de paramètre avant de squarer les équations de distance ; les valeurs absolues peuvent donner plus d'une valeur valide. Substituer un point proposé dans son plan, vérifier une ligne d'intersection dans les deux plans, et vérifier les deux équations d'orthogonalité pour une perpendiculaire commune. Ces vérifications expliquent pourquoi le résultat résout la géométrie.
Explorer
Vecteurs
a · b = |a||b|cos θ
Le produit scalaire est zéro exactement lorsque deux vecteurs sont perpendiculaires.
Vocabulaire
Entrainer
| English | Français |
|---|---|
| vectors/ˈvektəz/ | vecteurs |
| skew lines/skjuː laɪnz/ | droites gauches |
| mathematical induction/ˌmæθɪˈmætɪkl ɪnˈdʌkʃn/ | induction mathématique |
| perpendicular/ˌpɜːpənˈdɪkjʊlə/ | perpendiculaire |
| parallelogram/ˌpærəˈleləɡræm/ | parallélogramme |
| anti-commutative/ˌæntikəˈmjuːtətɪv/ | anti-commutatif |
| scalar product/ˈskeɪlə ˈprɒdʌkt/ | scalar product : produit scalaire |
| unit normal/ˈjuːnɪt ˈnɔːml/ | unit normal : vecteur normal unitaire |
| foot of a perpendicular/fʊt əvə ˌpɜːpənˈdɪkjʊlə/ | foot of a perpendicular : pied d'une perpendiculaire |
| common perpendicular/ˈkɒmən ˌpɜːpənˈdɪkjʊlə/ | common perpendicular : perpendiculaire commune |
| positive integer/ˈpɒzɪtɪv ˈɪntɪdʒə/ | entier positif |
| base case/beɪs keɪs/ | cas de base |
| inductive step/ɪnˈdʌktɪv step/ | étape d'induction |
1.7
Démonstration par récurrence
Programme
| Les candidats doivent être capables de : | Notes et exemples |
|---|---|
| utiliser la méthode de récurrence mathématique pour établir un résultat donné | ex. $\sum_{r=1}^{n} r^4 = \frac{1}{4}n^2(n+1)^2$, $u_n = \frac{1}{2}(1 + 3^{n-1})$ pour la suite définie par $u_{n+1} = 3u_n - 1$ et $u_1 = 1$, $\begin{pmatrix} 4 & -1 \\ 6 & -1 \end{pmatrix}^n = \begin{pmatrix} 3 \times 2^n - 2 & 1 - 2^n \\ 3 \times 2^{n+1} - 6 & 3 - 2^{n+1} \end{pmatrix}$, $3^{2n} + 2 \times 5^n - 3$ est divisible par 8. |
| reconnaître les situations où une conjecture basée sur un essai limité suivie d'une démonstration inductive constitue une stratégie utile, et la mettre en œuvre dans des cas simples. | ex. trouver la dérivée $n$ de $x e^x$, trouver $\sum_{r=1}^{n} r \times r!$. |
Source : Programme Cambridge International
Une preuve utilisant cette méthode est une preuve par récurrence.
Une règle répétable doit commencer quelque part
Vérifier un motif pour les premiers entiers positifs ne peut établir un nombre infini de cas. L'induction mathématique joint une première affirmation vraie à une règle qui atteint chaque affirmation suivante. Le cas de base initie la chaîne. L'étape inductive prouve un lien conditionnel pour un entier arbitraire autorisé, pas seulement le prochain nombre dans un tableau court.
Énoncer exactement ce qui est prouvé
Écrire l'affirmation $P(n)$ et sa plage d'entiers, commençant à $n_0$. Vérifier $P(n_0)$ directement, en utilisant une condition de départ donnée si appropriée. Puis supposer $P(k)$ pour un entier arbitraire $k\ge n_0$ et utiliser cette hypothèse pour déduire $P(k+1)$. L'hypothèse de récurrence est temporaire et conditionnelle : elle ne suppose pas le résultat pour tout entier. Concluez que $P(n)$ est vrai pour tous les entiers $n\ge n_0$, car le cas de base vérifié et le lien général permettent d'y aboutir.
Ne pas supposer le cas $k+1$ tout en cherchant à le prouver. N'établir uniquement $P(k+1)\Rightarrow P(k)$ conduit à une implication erronée. L'algèbre rétroactive peut aider à planifier, mais une démonstration nécessite un argument progressif valide ou une chaîne justifiée d'équivalences.
Ajouter un nouveau terme à une somme
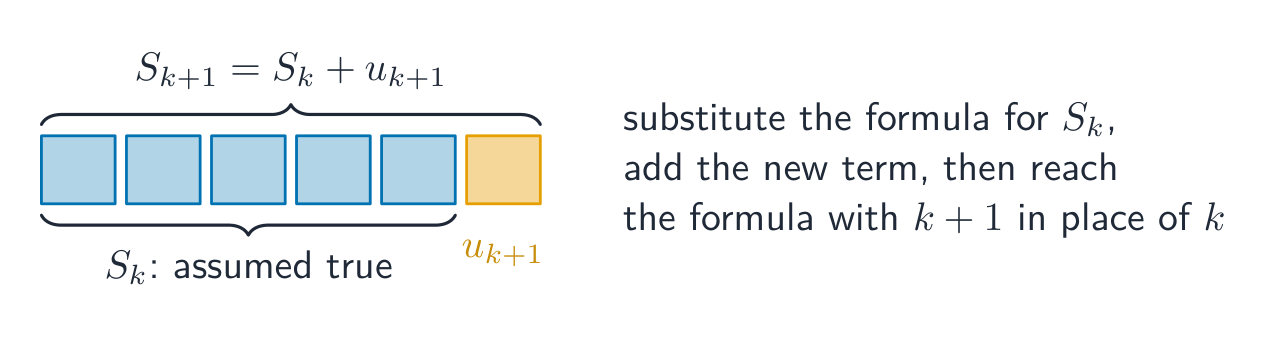
Pour une somme finie, séparez le dernier terme de la somme $k+1$. Remplacez uniquement ses premiers $k$ termes grâce à l'hypothèse, puis simplifiez pour obtenir la formule avec $n=k+1$. Montrez le cas initial, l'hypothèse exacte et la conclusion finale. Une ligne qui se contente de citer la formule de la somme pour $k+1$ n'établit pas le lien nécessaire.
Démontrer $\sum_{r=1}^{n}r(r+1)=n(n+1)(n+2)/3$ pour les entiers positifs $n$.
Pour $n=1$, les deux côtés valent $2$. Supposer que la formule est vraie pour $n=k$. Alors
$$\begin{aligned}
\sum_{r=1}^{k+1}r(r+1)
&=\frac{k(k+1)(k+2)}3+(k+1)(k+2)\\
&=\frac{(k+1)(k+2)(k+3)}3.
\end{aligned}$$
Il s'agit de la formule requise $k+1$, donc le résultat est acquis pour tous les entiers positifs par induction.
Mettre en évidence un multiple entier pour la divisibilité
Pour prouver qu'une expression est divisible par un entier non nul $m$, écrivez-la sous la forme $m$ multiplié par un entier. Dans l'étape de récurrence, isolez l'expression supposée divisible et montrez que chaque terme restant est également un multiple de $m$. Un multiple commode de l'expression $k$ et la différence entre deux expressions consécutives peuvent aider. Nommez le multiplicateur entier ; dire « c'est divisible par inspection » peut masquer une absence d'utilisation de l'hypothèse.
Soit $F_n=10^n-4^n$. À $n=1$, $F_1=6$. Supposons $F_k=6q$ pour un entier $q$. Alors
$$\begin{aligned}
F_{k+1}
&=10(10^k-4^k)+6\cdot4^k\\
&=6(10q+4^k).
\end{aligned}$$
La parenthèse est un entier. Ainsi $6$ divise $F_{k+1}$, et l'induction prouve le résultat pour tout entier positif $n$.
Utiliser la récurrence pour faire progresser
Une récurrence fournit une voie légitime pour passer de $u_k$ à $u_{k+1}$. Vérifiez qu'une forme fermée proposée possède le bon premier terme, substituez sa version $k$ dans la récurrence et simplifiez. N'insérez pas la formule proposée pour $k+1$ dans la récurrence en vous disant ainsi que la preuve est terminée, sauf si vous établissez une équivalence réversible avec la formule connue pour $k$. La méthode la plus claire part directement de la récurrence donnée.
Supposons $u_1=2$ et $u_{n+1}=3u_n+2$. L'affirmation est $u_n=3^n-1$. Elle est vraie à $n=1$. En supposant $u_k=3^k-1$,
$$u_{k+1}=3(3^k-1)+2=3^{k+1}-1.$$
Cela prouve la forme fermée réclamée pour tous les entiers positifs, et non seulement pour les premiers termes calculés $2,8,26$.
Préserver une borne et vérifier les signes du dénominateur
Pour une inégalité impliquant une récurrence, substituez l'hypothèse dans une expression dont le signe peut être maîtrisé. Expliquez pourquoi son dénominateur est positif avant de l'utiliser pour préserver l'inégalité. Parfois, l'hypothèse requise contient deux bornes. Montrez que les deux survivent à l'étape. Une fois qu'une borne est établie pour chaque terme, elle peut justifier ultérieurement un argument de monotonie sans avoir besoin de supposer la réponse.
Soient $u_1=1$ et $u_{n+1}=(4u_n+3)/(u_n+2)$. Prouver $0<u_n<3$.
Le premier terme satisfait les deux inégalités. Si $0<u_k<3$, le numérateur et le dénominateur de $u_{k+1}$ sont positifs. De plus,
$$3-u_{k+1}=\frac{3-u_k}{u_k+2}>0.$$
Ainsi $0<u_{k+1}<3$. Par induction, $0<u_n<3$ pour tout entier positif $n$. Les bornes établies donnent alors
$$u_{n+1}-u_n=\frac{(3-u_n)(u_n+1)}{u_n+2}>0,$$
donc la suite est croissante. Cette dernière déduction utilise la borne démontrée ; elle ne remplace pas cette preuve.
Prouver une formule de puissance matricielle par multiplication
Pour les puissances d'une matrice, $M^{k+1}=M^kM$. Substituez l'expression proposée pour $M^k$, effectuez la multiplication ligne par colonne et montrez que chaque entrée a la forme $k+1$. Une puissance de matrice ne s'obtient pas en élevant chaque élément à la puissance concernée. De plus, une formule vérifiée aux étapes $M$ et $M^2$ n'est qu'un indice jusqu'à ce que l'étape arbitraire $k$ ait été démontrée.
Pour $M=\begin{pmatrix}2&1\\0&1\end{pmatrix}$, affirmer
$$M^n=\begin{pmatrix}2^n&2^n-1\\0&1\end{pmatrix}
\quad(n\ge1).$$
Le cas $n=1$ est $M$ lui-même. En utilisant l'hypothèse $k$,
$$\begin{aligned}
M^{k+1}
&=\begin{pmatrix}2^k&2^k-1\\0&1\end{pmatrix}
\begin{pmatrix}2&1\\0&1\end{pmatrix}\\
&=\begin{pmatrix}2^{k+1}&2^{k+1}-1\\0&1\end{pmatrix}.
\end{aligned}$$
Par conséquent, la formule vaut pour tous les entiers positifs par induction. Le cas séparé $n=0$ est $M^0=I$, ce qui correspond également à cette formule.
Conjecturer et prouver un motif de dérivées
Une conjecture est une affirmation suggérée par des preuves, mais non encore un théorème établi. Calculez quelques dérivées, repérez un motif et exprimez-le précisément avec sa valeur initiale $n$. Pour une formule de dérivée $n$e, dériver une fois la dérivée supposée $k$e. Un motif correct nécessite une différenciation réelle et une simplification dans l'étape inductive.
Pour $f(x)=xe^{2x}$, les premières dérivées sont $e^{2x}(2x+1)$, $e^{2x}(4x+4)$ et $e^{2x}(8x+12)$. Conjecturez
$$f^{(n)}(x)=2^{n-1}e^{2x}(2x+n),\qquad n\ge1.$$
La première dérivée donne le cas de base. En dérivant la formule de $k$, on obtient
$$2^{k-1}e^{2x}\{2(2x+k)+2\}
=2^ke^{2x}(2x+k+1),$$
ce qui correspond à la dérivée souhaitée d'ordre $k+1$. Par conséquent, la conjecture est vraie pour tout entier positif $n$.
Adapter l'ordre de la dérivée dans l'énoncé
Si la formule prétendue est pour l'ordre de dérivation $2n$, augmenter $n$ d'une unité augmente l'ordre de dérivation de deux. L'étape inductive doit dériver deux fois. Comptez l'ordre de dérivation avant de commencer le calcul algébrique. Suivez séparément le signe alternatif et le coefficient selon $n$. Une affirmation concernant des ordres pairs sélectionnés n'est pas automatiquement une affirmation sur tous les ordres de dérivation.
Pour $f(x)=x\sin x$, affirmer
$$f^{(2n)}(x)=(-1)^n(x\sin x-2n\cos x),\qquad n\ge1.$$
En $n=1$, on a $f''(x)=2\cos x-x\sin x$, comme requis. En dérivant une fois la formule supposée d'ordre $2k$, on obtient $(-1)^k\{x\cos x+(2k+1)\sin x\}$. Une seconde dérivation donne
$$(-1)^k\{-x\sin x+(2k+2)\cos x\}
=(-1)^{k+1}\{x\sin x-2(k+1)\cos x\},$$
ce qui complète l'étape jusqu'à l'ordre de dérivée $2(k+1)$. La formule est donc valide pour tous les entiers positifs $n$ par récurrence.
Transformer un essai court en conjecture factorielle
Une factorielle est définie par $n!=1\cdot2\cdots n$ pour un entier positif $n$, avec la condition initiale $0!=1$. Quelques sommes partielles peuvent suggérer une factorielle décalée, mais le motif doit alors se vérifier lors d'une induction générale. Calculez soigneusement les premiers termes et cherchez une expression simple après avoir ajouté ou soustrait une constante. Lorsqu'une question demande une induction, présentez cette preuve même si un argument télescopique direct est également disponible.
Pour $S_n=\sum_{r=1}^{n}r\,r!$, les premières sommes sont $1,5,23,119$. En ajoutant $1$, on obtient $S_n=(n+1)!-1$.
En $n=1$, les deux côtés valent $1$. En supposant la formule pour $k$,
$$\begin{aligned}
S_{k+1}
&=(k+1)!-1+(k+1)(k+1)!\\
&=(k+2)(k+1)!-1=(k+2)!-1.
\end{aligned}$$
Ainsi, la conjecture est vraie pour tous les entiers positifs par récurrence. L'identité $r\,r!=(r+1)!-r!$ explique aussi pourquoi les sommes s'annulent en télescope, mais lister seulement les valeurs initiales ne constitue pas une preuve.
Commencez à la première valeur que l'affirmation couvre réellement
Une affirmation peut commencer à $n=4$ ou un autre entier déclaré. Prouvez ce cas de base et supposez que $k$ se trouve dans la plage autorisée ; ne remplacez pas silencieusement le domaine par tous les entiers positifs. Pour $2^n\ge n^2$ avec $n\ge4$, le cas de base est $16=16$. En supposant $2^k\ge k^2$ pour $k\ge4$, nous avons $2^{k+1}\ge2k^2\ge(k+1)^2$, car $2k^2-(k+1)^2=(k-1)^2-2>0$ est dans cette plage. Ainsi, l'induction prouve l'affirmation déclarée pour tous les entiers $n\ge4$.
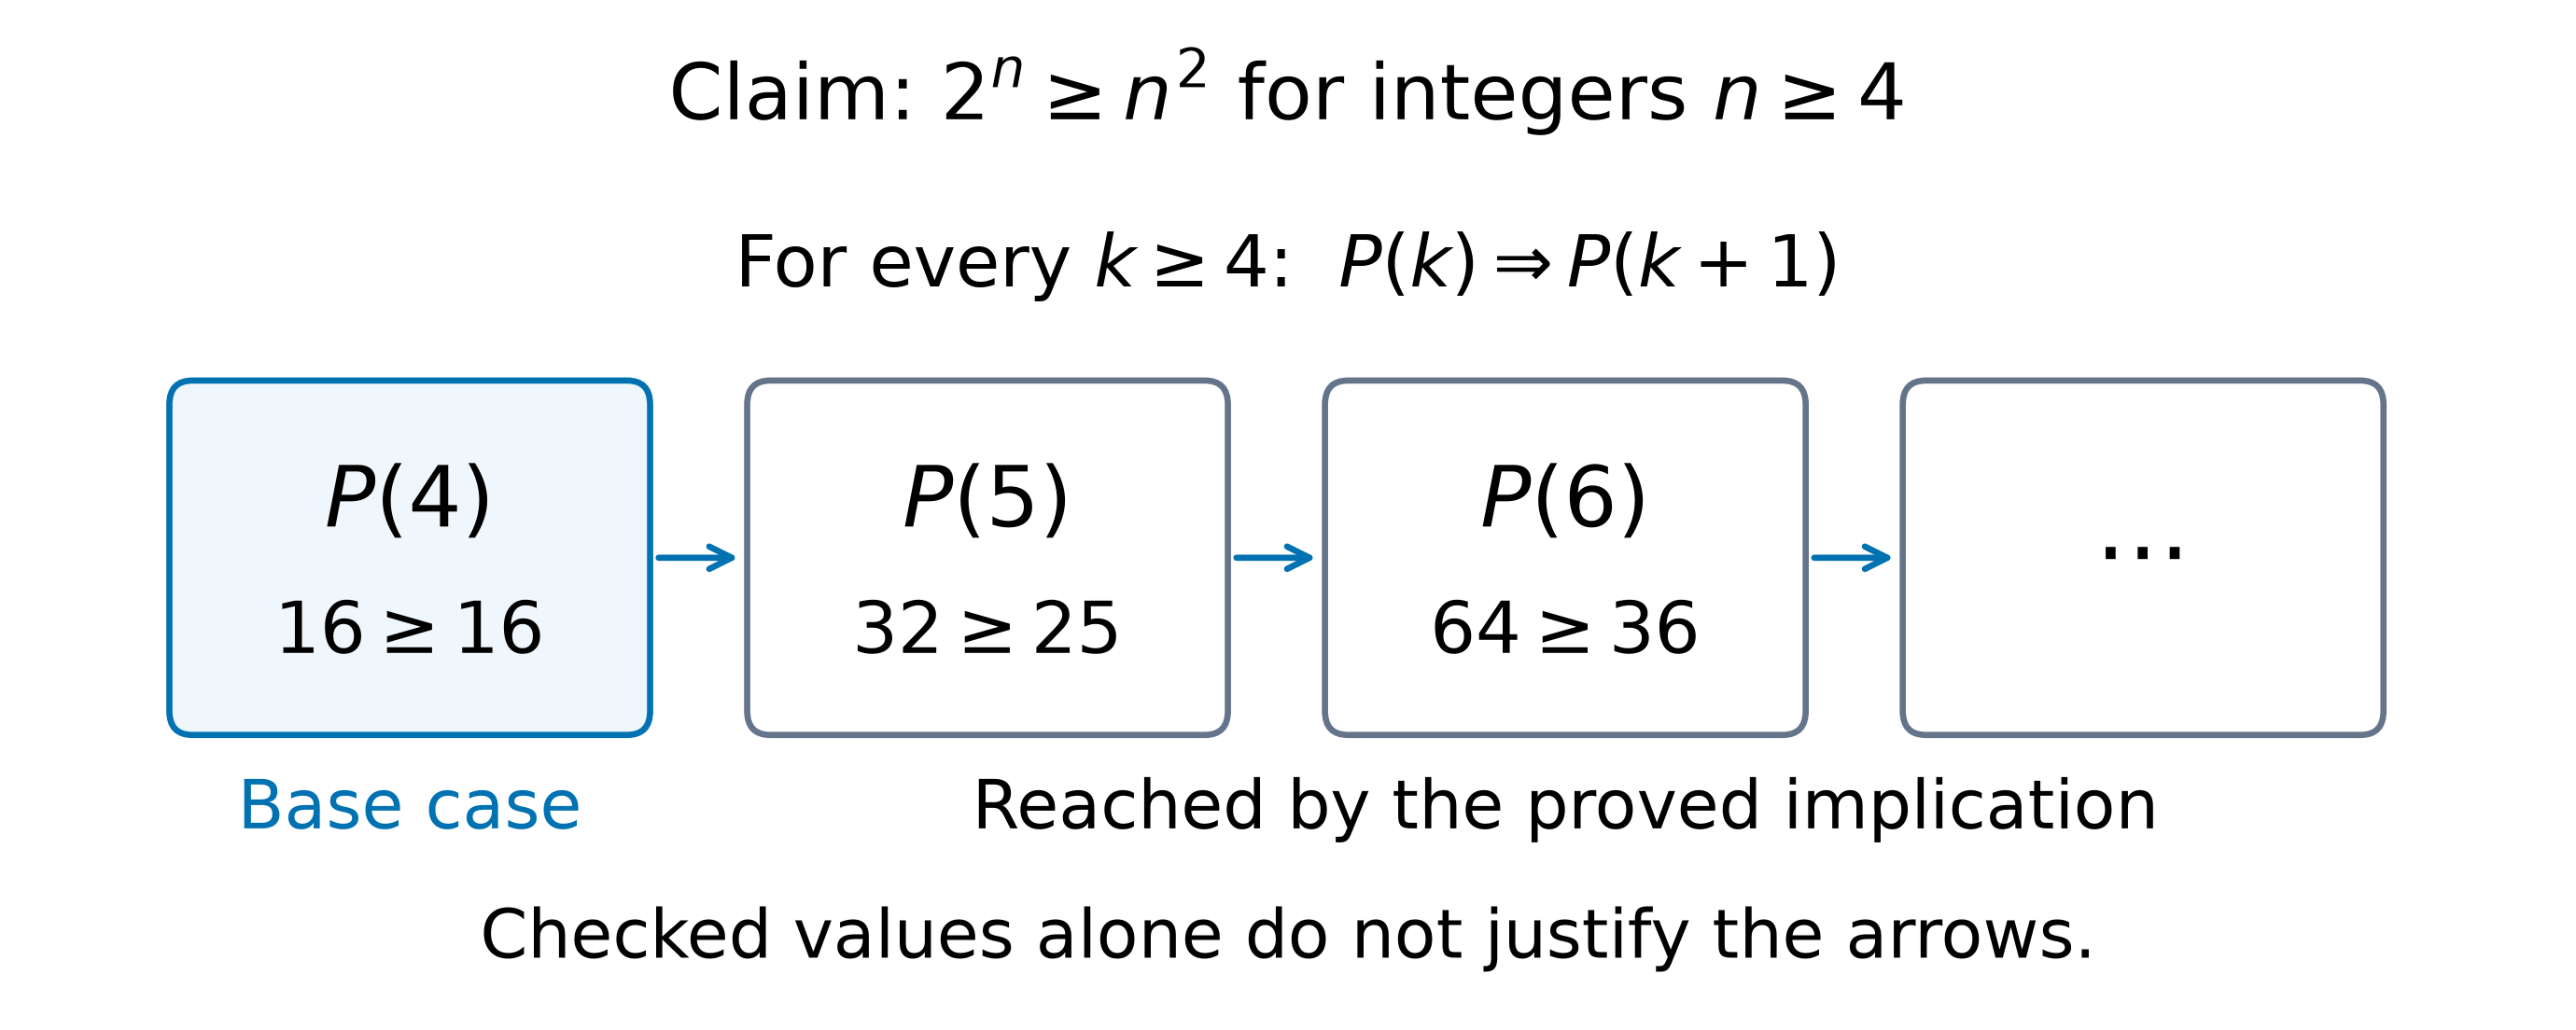
La chaîne prouve l'énoncé pour la plage indiquée à partir de 4. En fait, n=3 échoue, car 8 est inférieur à 9 ; le point de départ fait partie de l'affirmation.
Auditez l'implication et la conclusion
Vérifiez que l'hypothèse est utilisée pour prouver le cas suivant dans le sens direct, avec toutes les expressions définies. Un cas de base vérifié et une implication rétroactive seule ne suffisent pas à établir l'affirmation pour les entiers ultérieurs. Relier la conclusion au lien logique : $P(k)\Rightarrow P(k+1)$ atteint tous les entiers suivants, tandis qu'un lien de $k$ vers $k+2$ n'atteint qu'une seule parité à partir d'une base unique. Pour couvrir les deux parités avec ce même lien, deux cas de départ distincts sont nécessaires.
Les énoncés $P(n): n\le5$ donnent un avertissement. $P(1)$ est vrai et $P(k+1)\Rightarrow P(k)$ est vrai pour les entiers positifs, mais $P(6)$ est faux. L'implication inversée ne remplace pas l'étape directe requise.
Erreurs fréquentes.
- Erreurs de signe dans les relations entre racines et coefficients : pour $ax^3+bx^2+cx+d=0$, $\sum\alpha=-\tfrac ba$, $\sum\alpha\beta=\tfrac ca$, $\alpha\beta\gamma=-\tfrac da$.
- Substitution de la nouvelle racine dans l'équation à la place de l'ancienne : pour les racines $2\alpha$, posez $x=\tfrac y2$, et non $x=2y$.
- Oubli de l'asymptote oblique lorsque le degré du numérateur dépasse d'une unité celui du dénominateur.
- Dans la méthode des différences, annulation de tous les termes : écrivez les premiers et les derniers termes pour voir lesquels subsistent.
- Multiplication des matrices de transformation dans le mauvais ordre : $\mathbf{BA}$ signifie qu'il faut appliquer $\mathbf A$ en premier.
- Oubli que $|\det\mathbf M|$ est le facteur d'échelle des aires et qu'un déterminant négatif indique qu'une réflexion intervient.
- Utilisation de $\cos$ pour l'angle entre une droite et un plan ; cette formule donne l'angle avec la normale.
- Fin d'une démonstration par récurrence sans conclusion, ou utilisation du résultat $n=k+1$ dans sa propre démonstration.
Explorer
Chemin de la démonstration par récurrence
Considérer la récurrence comme un premier domino plus une règle qui pousse chaque cas suivant.
Vocabulaire
Entrainer
| English | Français |
|---|---|
| conjecture/kənˈdʒektʃə/ | conjecture |
| inductive proof/ɪnˈdʌktɪv pruːf/ | démonstration par récurrence |
| symmetric functions/sɪˈmetrɪk ˈfʌŋkʃnz/ | fonctions symétriques |
| divisible/dɪˈvɪzɪbl/ | divisible |
| inductive hypothesis/ɪnˈdʌktɪv haɪˈpɒθəsɪs/ | inductive hypothesis : hypothèse de récurrence |
| factorial/fækˈtɔːrɪəl/ | factorial : factorielle |
1.7
Pratique
Répondez à chaque question avant de lire les réponses ci-dessous.
- Les racines de $2x^3-3x^2+4x-5=0$ sont $\alpha$, $\beta$ et $\gamma$. Déterminez $\alpha+\beta+\gamma$, $\alpha\beta+\beta\gamma+\gamma\alpha$ et $\alpha\beta\gamma$. Déduisez-en $\alpha^2+\beta^2+\gamma^2$ et expliquez ce que son signe indique sur les racines.
- Pour la même équation, déterminez une équation du troisième degré à coefficients entiers dont les racines sont $2\alpha$, $2\beta$ et $2\gamma$.
- Pour $y=\dfrac{x^2+x-2}{x-3}$ : (a) indiquez l'asymptote verticale et déterminez l'asymptote oblique ; (b) montrez que $y$ ne peut prendre aucune valeur strictement comprise entre $7-2\sqrt{10}$ et $7+2\sqrt{10}$.
- Utilisez des formules usuelles pour montrer que $\displaystyle\sum_{r=1}^{n}r(r+1)=\tfrac13n(n+1)(n+2)$.
- Utilisez la méthode des différences pour déterminer $\displaystyle\sum_{r=1}^{n}\frac{1}{r(r+1)}$, puis déduisez-en la somme à l'infini.
- (a) Déterminez l'inverse de $\mathbf{A}=\begin{pmatrix}3&1\\5&2\end{pmatrix}$. (b) Décrivez la transformation donnée par $\mathbf{R}=\begin{pmatrix}0&-1\\1&0\end{pmatrix}$, déterminez $\mathbf{R}^2$ et décrivez-la, puis déterminez les points invariants de $\mathbf{R}$.
- Tracez l'allure de la courbe $r=2(1+\cos\theta)$ pour $0\le\theta<2\pi$ et déterminez l'aire qu'elle délimite.
- La droite $l$ est $\mathbf{r}=\begin{pmatrix}1\\0\\2\end{pmatrix}+t\begin{pmatrix}1\\2\\-1\end{pmatrix}$ et le plan $\Pi$ est $x+y+z=9$. Déterminez le point où $l$ rencontre $\Pi$ et l'angle aigu entre $l$ et $\Pi$.
- Démontrez par récurrence que $\displaystyle\sum_{r=1}^{n}r^3=\tfrac14n^2(n+1)^2$ pour tout entier strictement positif $n$.
- Démontrez par récurrence que $7^n-1$ est divisible par $6$ pour tout entier strictement positif $n$.
1.7
Réponses
- $\sum\alpha=\tfrac32$, $\sum\alpha\beta=\tfrac42=2$, $\alpha\beta\gamma=\tfrac52$. $\sum\alpha^2=\left(\tfrac32\right)^2-2(2)=-\tfrac74$. Une somme de carrés de nombres réels ne peut pas être négative ; les racines ne sont donc pas toutes réelles : il existe une racine réelle et une paire de racines complexes conjuguées.
- Posez $y=2x$, donc $x=\tfrac y2$ : $2\cdot\tfrac{y^3}{8}-3\cdot\tfrac{y^2}{4}+4\cdot\tfrac y2-5=0$. Multipliez par $4$ : $y^3-3y^2+8y-20=0$.
- (a) $x=3$. La division donne $x^2+x-2=(x-3)(x+4)+10$, donc $y=x+4+\dfrac{10}{x-3}$ et l'asymptote oblique est $y=x+4$. (b) $y(x-3)=x^2+x-2$ donne $x^2+(1-y)x+(3y-2)=0$. Pour que $x$ soit réel, il faut $(1-y)^2-4(3y-2)\ge0$, c'est-à-dire $y^2-14y+9\ge0$. Les racines de $y^2-14y+9=0$ sont $7\pm2\sqrt{10}$, donc $y\le7-2\sqrt{10}$ ou $y\ge7+2\sqrt{10}$.
- $\sum r^2+\sum r=\tfrac16n(n+1)(2n+1)+\tfrac12n(n+1)=\tfrac16n(n+1)\big[(2n+1)+3\big]=\tfrac16n(n+1)(2n+4)=\tfrac13n(n+1)(n+2)$.
- $\dfrac{1}{r(r+1)}=\dfrac1r-\dfrac1{r+1}$. En écrivant les termes, tout s'annule sauf le premier et le dernier : $\displaystyle\sum_{r=1}^{n}=1-\frac1{n+1}=\frac{n}{n+1}$. Lorsque $n\to\infty$, $\dfrac1{n+1}\to0$, donc la somme à l'infini est $1$.
- (a) $\det\mathbf{A}=6-5=1$, donc $\mathbf{A}^{-1}=\begin{pmatrix}2&-1\\-5&3\end{pmatrix}$. (b) $\mathbf{R}$ est une rotation de $90^\circ$ dans le sens inverse des aiguilles d'une montre autour de l'origine. $\mathbf{R}^2=\begin{pmatrix}-1&0\\0&-1\end{pmatrix}$, une rotation de $180^\circ$. $\mathbf{R}\begin{pmatrix}x\\y\end{pmatrix}=\begin{pmatrix}x\\y\end{pmatrix}$ donne $-y=x$ et $x=y$, donc seule l'origine est invariante.
- La cardioïde a $r=4$ en $\theta=0$, $r=2$ en $\theta=\tfrac\pi2$ et un point de rebroussement au pôle lorsque $\theta=\pi$. Aire $=\tfrac12\displaystyle\int_0^{2\pi}4(1+\cos\theta)^2\,d\theta=2\int_0^{2\pi}\left(1+2\cos\theta+\tfrac12+\tfrac12\cos2\theta\right)d\theta=2\left(\tfrac32\cdot2\pi\right)=6\pi$.
- Par substitution : $(1+t)+2t+(2-t)=9$, donc $3+2t=9$ et $t=3$ ; le point est $(4,6,-1)$. Avec $\mathbf d=(1,2,-1)$ et $\mathbf n=(1,1,1)$ : $\sin\theta=\dfrac{|\mathbf d\cdot\mathbf n|}{|\mathbf d||\mathbf n|}=\dfrac{2}{\sqrt6\sqrt3}=\dfrac{\sqrt2}{3}$, donc $\theta\approx28.1^\circ$. Pour l'angle avec le plan, on utilise $\sin$, car $\mathbf n$ est perpendiculaire au plan.
- Initialisation $n=1$ : les deux membres sont égaux à $1$. Supposons que $\sum_{r=1}^{k}r^3=\tfrac14k^2(k+1)^2$. Alors $\sum_{r=1}^{k+1}r^3=\tfrac14k^2(k+1)^2+(k+1)^3=\tfrac14(k+1)^2\big(k^2+4k+4\big)=\tfrac14(k+1)^2(k+2)^2$, ce qui correspond à la formule avec $n=k+1$. Le résultat est vrai pour $n=1$, et il est vrai pour $n=k+1$ dès qu'il est vrai pour $n=k$ ; par récurrence, il est donc vrai pour tout entier strictement positif $n$.
- $n=1$ : $7-1=6$. Supposons que $7^k-1=6m$ pour un entier $m$. Alors $7^{k+1}-1=7\cdot7^k-1=7(7^k-1)+6=42m+6=6(7m+1)$, qui est divisible par $6$. Le résultat est vrai pour $n=1$ et vrai pour $k+1$ dès qu'il est vrai pour $k$ ; il est donc vrai pour tout entier strictement positif $n$.
1.7
Conseils d'examen
- Utiliser les relations entre racines et coefficients (somme, somme des paires, produit) plutôt que de résoudre le polynôme.
- Pour la démonstration par récurrence, présenter le cas de base, supposer le résultat pour $n = k$, le prouver pour $n = k+1$, et rédiger une conclusion claire.
- Dessiner les graphes de fonctions rationnelles avec leurs asymptotes et points stationnaires ; utiliser la méthode des différences pour une sommation.
- Pour les matrices, connaître le déterminant, l'inverse et les droites invariantes, et interpréter géométriquement chaque transformation.
Leçons interactives sur ce sujet
Traversez-le étape par étape, avec des exercices à vérification instantanée.