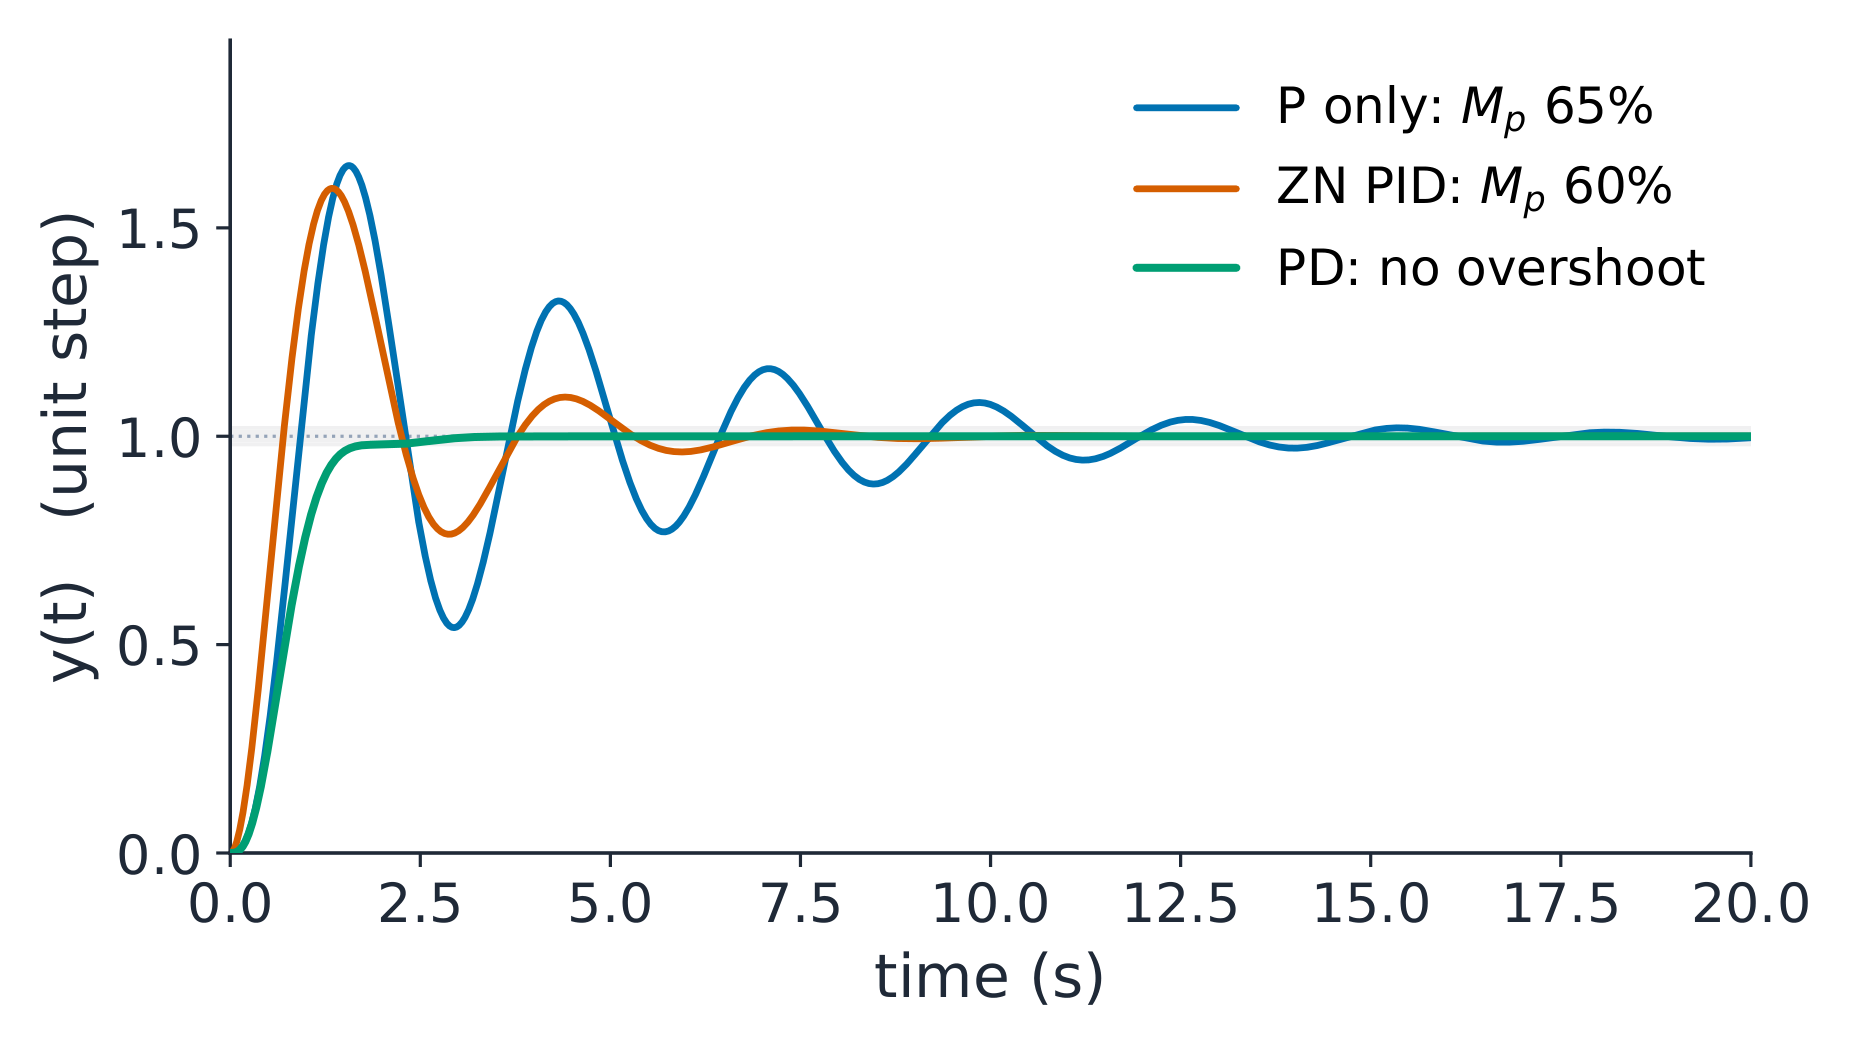
One habit runs through the whole course. Every design is checked in both
โดเมน ขอบเขตเฟสทำนายค่าการลดทอน ขั้วตำแหน่งทำนายค่าการเกินพิกัด ทุกการอ้างถึงเสถียรภาพทางพีชคณิตยืนยันด้วยวิธีที่สอง:
Routh เปรียบเทียบกับ Root locus, Nyquist เปรียบเทียบกับ Routh เมื่อสองเส้นทางนำสู่
ตัวเลขเดียวกัน คุณสามารถเชื่อถือตัวเลขนั้นได้
ตัวเลขเดียวกัน คุณก็สามารถเชื่อถือตัวเลขนั้นได้
Why it matters. A cruise-control car holds 100 km/h on a hill. A 3D printer
โมเดลอันดับแรกมีรูปแบบ 0.05
ลงว่าระบบทางกายภาพทำอย่างไร เป็นสมการที่คุณสามารถคำนวณได้
การเชิงเส้น化 ระบบจริงไม่ใช่เส้นตรง เสาแคว้น
ปฏิบัติตาม $\ddot\theta = -(g/l)\sin\theta$, ซึ่งมีค่าเกนเดียวไม่ได้ วิธีแก้
คือการเลือก จุดทำงาน (สถานะที่คุณทำงานใกล้เคียง) และแทน
เส้นโค้งด้วยความชันที่จุดนั้นNear Rest, $\sin\theta \approx \theta$, ดังนั้น
pendulum behaves like a spring with natural frequency$\omega_n = \sqrt{g/l}$. สำหรับความยาวส่าย $l = 0.9$ m, ให้ใช้ $g = 9.81$
m/s² และได้ $\omega_n = \sqrt{9.81/0.9} = 3.30$ rad/s, ประมาณ 0.53 Hz: ชักช้า
playground swing. Same idea works for a tank draining at $q = 2\sqrt{h}$
(ใน m³/h โดยที่ $h$ มีหน่วยเป็น m): ความชัน $\dfrac{dq}{dh} = 1/\sqrt{h}$ เท่ากับ 0.5
ใกล้กับ $h = 4$ m, และ 1/3 ใกล้กับ $h = 9$ m. โมเดลเชิงเส้นจะแม่นยำก็ต่อเมื่ออยู่ใกล้กับ
จุดทำงานเท่านั้น และความชันบอกให้คุณทราบว่าความแม่นยำนั้นเป็นอย่างไร
DC motor controlled by armature: two physical laws, one inner feedback loop
ตัวอย่างคำนวณ 1:วงจร RC. Take $R = 2$ kΩ และ $C = 100$ µF. The
resistor carries the current $\dfrac{v_{in} - v}{R}$ and the capacitor
integrates it, so
นี่คือโมเดลอันดับหนึ่งที่มี $\tau = RC = 2000 \times 100\times10^{-6} = 0.2$ s และ $K = 1$. เปลี่ยนค่าอินพุตจาก 0 เป็น 5 V และตัวเก็บประจุจะเข้าสู่สถานะ
$5(1 - e^{-1}) = 3.16$ V, which is 63.2%, after 0.2 s. Sense check: a bigger
$R$ or a bigger $C$ means a slower circuit, and the product $RC$ has units of
วินาที ดังนั้นโมเดลจึงสอดคล้องกัน
Torque law: current makes torque, $T = K\,i$, with $T$ in N·m and $i$ in A.
Newton's law for the rotor: $J\,\dot\omega = T - B\,\omega$, where
แทนค่าสมการที่สองลงในสมการแรกและจัดกลุ่มพจน์ $\omega$:
The coupling runs both ways. The spinning armature also generates a back-EMF
แรงดัน $K\omega$ ดังนั้นกฎแรงดันของKirchhoff (KVL) จะได้ $V = R\,i + K\omega$ ในโดเมน s เมื่อเงื่อนไขเริ่มต้นเป็นศูนย์ กฎทั้งสองจะกลายเป็น
เหตุผลที่สำคัญ. เมื่อผู้ผลิตโดรนสัญญาว่า " settling Within half a
second, overshoots less than 10%", นั้นคือตัวเลขโดเมนเวลา หน่วยนี้
คือพจนานุกรมที่เปลี่ยนตำแหน่งขั้วเป็นตัวเลขเหล่านั้น
แนวคิด. ตัวอย่างอันดับสองมีคำศัพท์:
$$G(s) = \frac{\omega_n^{2}}{s^{2} + 2\zeta\omega_n s + \omega_n^{2}}.$$
ขั้วของมันอยู่ที่ $s = -\zeta\omega_n \pm j\,\omega_n\sqrt{1-\zeta^{2}}$ อ่าน
ภาพ: ระยะห่างจากจุดกำเนิดคือ $\omega_n$ (ความถี่), ค่า
ส่วนจินตภาพสั่น, และส่วนจริง $-\zeta\omega_n$ ลดทอนลง การลดทอน
อัตราส่วนคือโคไซน์ของมุมขั้ว ดังนั้นรังสีที่ออกจากจุดกำเนิดด้วยมุม
$\arccos\zeta$ is a line of constant damping: one picture, one number.
การป้อนพหุนามที่ไม่สมบูรณ์ให้แก่อารเรย์ สัมประสิทธิ์ต้องครอบคลุม
Every power from $s^n$ down; a missing power gets coefficient 0.
การหารแถวด้วยจำนวนลบเพื่อลดทอน การปรับสเกลด้วยจำนวนบวก
number is free; a negative rescaling flips the very signs you are counting.
การมองว่าศูนย์เดียวในคอลัมน์แรกคือการล้มเหลว ให้แทนที่ด้วย
ค่าบวกเล็ก $\varepsilon$ และดำเนินต่อไป; แถวที่เป็นศูนย์ทั้งหมดต้องการ
as you turn it, before you build anything.
ความสำคัญ การเพิ่มกำลังเป็นปุ่มปรับที่ทุกเครื่องขยาย ทุกตัวควบคุม และทุก
การปรับแต่งใช้ การเส้นรากบอกตำแหน่งของโพลวงจรปิดเมื่อคุณหมุนปุ่มนี้ ก่อนสร้างอะไรเลย
as you turn it, before you build anything.
แต่ละกิ่งเริ่มจากโพลวงจรเปิด (อยู่ที่ $s$) และสิ้นสุดที่ศูนย์หรือที่
angle condition holds for the loop $L(s) = K\,\dfrac{\prod(s-z_i)}{\prod (s-p_i)}$:
Each branch starts at an open-loop pole (at $K = 0$) and ends at a zero or at
infinity. The standard sketch rules all follow from that one condition:
Real-axis segments: a segment carries the locus when an odd number of
poles-plus-zeros lies to its right.
Asymptote angles $\dfrac{180°(2k+1)}{n-m}$, centred on the
รากบนเส้นรากเท่านั้นที่มีนัยสำคัญ
The breakaway point, where branches leave the real axis, solves
$\dfrac{d}{ds}\Bigl[\dfrac{\prod(s-p_i)}{\prod(s-z_i)}\Bigr] = 0$ และเพียง
รากบนเส้น locus มีจำนวน
ตัวอย่างที่แสดงวิธีทำ 1: วาดแผนภาพรากของระบบควบคุม ให้
$L = \dfrac{K}{s(s+2)(s+4)}$. Three poles at $0, -2, -4$ and no zeros, so $n - m = 3$ and the asymptotes leave the centroid $\dfrac{(0) + (-2) + (-4)}{3} = -2$ at $\pm 60°$ and $180°$. The real-axis locus is the segment
$[-2, 0]$ กับครึ่งเส้น $(-\infty, -4]$. จุดแยกออก (breakaway) แก้สมการ
สรุป. Bode ให้ค่า PM และ GM ในหน่วยวินาที; $\zeta \approx PM/100$ นำสิ่งเหล่านี้เข้าสู่โดเมนเวลา; Nyquist นับจำนวนขั้ว RHP ได้แม่นยำ และทั้งสามวิธีต้องสอดคล้องกับ Routh
them into the time domain; Nyquist counts RHP poles exactly, and all three
ต้องสอดคล้องกับ Routh
Anti-windup belongs in every real implementation. When the
และเมื่อคืนสภาพ จะปล่อยการกระทำที่เก็บไว้ทั้งหมดเป็นครั้งเดียวด้วยการเกินค่าสูงสุด การสอง
และเมื่อฟื้นตัว มันจะปล่อยการกระทำที่เก็บไว้เป็นการเกินค่าสูงสุดหนึ่งครั้งใหญ่. ทั้งสอง
การแก้ไขมาตรฐาน: บังคับให้ตัวอินทิเกรตทำงานขณะที่เอาต์พุตอิ่มตัว, หรือ
คำนวณย้อนกลับ โดยป้อนค่ากำไรคูณกับส่วนเกินของอิ่มตัวกลับเข้าไปเพื่อลด
พจน์อินทิกรัล หากไม่มีอย่างใดอย่างหนึ่งนี้ การอิ่มตัวจริงครั้งแรกจะกินทุก
ขอบเขตที่คุณออกแบบไว้ทั้งหมด.
ข้อผิดพลาดทั่วไป
การใช้งานวิธี Ultimate Gain กับระบบที่ไม่มีการสั่นสะเทือนเลย A
ระบบลำดับแรกหรือระบบที่หน่วงแรงมากไม่มี $K_u$; ให้ใช้
รูปแบบขั้นตอนของตารางแทน.
การหาอนุพันธ์ของความผิดพลาดแทนที่จะเป็นการวัดค่า การเปลี่ยนขั้นของค่าเป้าหมายมี
ความชันเป็นอนันต์ และพจน์ D จะส่งสัญญาณไปกระตุ้นอุปกรณ์ควบคุมทันที.
ทำไมถึงสำคัญ. ฟังก์ชันถ่ายโอนอธิบายอินพุตหนึ่งและเอาต์พุตหนึ่ง
ตัวควบคุมสมัยใหม่ เช่น หุ่นยนต์ทรงตัวหรือโดรนที่ทำงานด้วยลูปสี่ลูปพร้อมกัน
ครั้งเดียว, Live on state space, ซึ่งมีการจำลอง internal variables หลายตัวและ
นำกลับมาใช้ร่วมกันเป็นสัญญาณป้อนกลับ
Its eigenvalues are $e^{-1} = 0.368$ and $e^{-2} = 0.135$: each pole becomes
ปัจจัยการสลายตัวของมันเองต่อครึ่งวินาที นั่นคือเอกลักษณ์เชิงลึก: เมทริกซ์
เอกซ์โพเนนเชียลคือ pole, ทำให้เป็นจำนวนจริง. เริ่มจาก $x(0) = [1,\;0]^{T}$,
สถานะหลังจาก 0.5 วินาทีคือคอลัมน์แรก, $[0.600,\; -0.930]^{T}$. ใน
phase plane every trajectory straightens onto the slow eigenvector $[1, -2]^{T}$, which is why the $\lambda = -2$ pole owns the tail of the
การตอบสนอง.
Worked example 2: pole placement by linear algebra. With full-state
feedback $u = -K_{fb}\,x$ (here $K_{fb}$ is a row vector of gains, not the
loop gain), closed-loop matrix คือ $A - BK_{fb}$ และคุณเลือกค่าของ
whose characteristic polynomial is $-10$. Match
เฉพาะของ $s^{2} + 20s + 100$ คำนวณได้ $B = [0,\;1]^{T}$ และ $K_{fb} = [k_1,\; k_2]$ อย่างแม่นยำ สิ่งที่
whose characteristic polynomial is $s^{2} + (6+k_2)s + (8+k_1)$. Match
coefficients: $k_1 = 92$ and $k_2 = 14$. The check is one line: the
eigenvalues of $A - BK_{fb}$ compute to $-10$ and $-10$ exactly. What the
นี้คือ ความสามารถในการควบคุม, ตรวจสอบโดยอันดับของเมทริกซ์
linear equations, and it can place poles that no cascade of compensators
เรื่องราวที่ต่อเนื่องคือการเชื่อมต่อวิทยุหนึ่งช่อง: ไมโครโฟน, เครื่องส่ง, ช่องสัญญาณที่มีสัญญาณรบกวน, เครื่องรับ, และโมเด็มข้อมูลที่ใช้สายเดียวกัน. ทุกหน่วย
คุณสมบัติคือ การควบคุมได้ ซึ่งตรวจสอบโดยค่าของดีเทอร์มิแนนต์ของเมทริกซ์
$[\,B\;\;AB\;\;\cdots\,]$, ซึ่งในที่นี้คือ 2 ดังนั้นขั้วทั้งสองจึงสามารถวางตำแหน่งได้
เมื่อสถานะไม่ถูกวัด ผู้สังเกตจะประมาณค่าสถานะ นั่นคือ
ประตูสู่หลักสูตรถัดไป