ข้ามไปยังเนื้อหา

เครื่องจักรไฟฟ้าและระบบกำลังไฟ

วิศวกรรมไฟฟ้า มหาวิทยาลัย · หัวข้อ 9

ดูสไลด์ ฝึกฝน
9.1

หลักสูตรนี้คืออะไร และการใช้หลักสูตรนี้

This is the ninth course in University Electrical Engineering: electrical machines and power systems. EE07 wrote the field equations; this course puts them to work — the machines that convert mechanical and electrical energy, and the networks that move it.

  • Unit 9.1 builds the magnetic circuit and the transformer.
  • หน่วย 9.2–9.4 ครอบคลุมเครื่องจักรสามประเภท: กระแสตรง, อินดักชัน และซิงโครนัส
  • หน่วย 9.5–9.6 ขยายสู่เครือข่าย: การคำนวณแบบหน่วยสัมพัทธ์และการไหลของกำลังไฟ
  • หน่วย 9.7 เปิดโลกอิเล็กทรอนิกส์กำลัง

เรื่องราวการดำเนินงานคือเวิร์กช็อปขนาดเล็กหนึ่งแห่ง: เทรนส์ฟอมเมอร์ขนาด 10 kVA จ่ายไฟให้ แผงจ่ายไฟฟ้า; มอเตอร์เหนี่ยวนำขับเคลื่อนคอมเพรสเซอร์; เจเนอเรเตอร์ซิงโครนัสยืนอยู่หลังระบบส่งกำลัง; และบักคอนเวอร์เตอร์ชาร์จแบตเตอรี่สำรอง เครื่องกำเนิดไฟฟ้าอยู่หลังกริด; บัคคอนเวอร์เตอร์ชาร์จแบตเตอรี่สำรอง คำตอบสำหรับเครื่องจักรแต่ละตัวด้านล่างถูกตรวจสอบผ่านวิธีที่สอง — การบัญชีสูญเสีย, วงจรสมมูลที่จุดจำกัด, หรือสมดุลกำลังไฟ — และ ทุกคำตอบแบบหน่วยสัมพัทธ์จะแปลงกลับเป็นหน่วยจริงอีกครั้ง ทุกคำตอบเป็นหน่วยต่อหนึ่ง (per-unit) โดยแปลงกลับเป็นหน่วยจริง

คำศัพท์ ฝึกฝน
English ไทย
electrical machines and power systems เครื่องกลไฟฟ้าและระบบกำลังไฟ
magnetomotive force แรงดันแม่เหล็ก (Magnetomotive Force)
transformer/trænsˈfɔːmə/ หม้อแปลง
per-unit ค่าเป็นสเกลเดียว (per-unit)
9.1

วงจรแม่เหล็กและเทรนส์ฟอมเมอร์

ทำไมถึงสำคัญ ชาร์จเจอร์ที่ใช้เติมเต็มแบตเตอรีโทรศัพท์ของคุณภายในหนึ่งชั่วโมงมีเทรนส์ฟอมเมอร์เล็กกว่าเหรียญบาท และมันทำงานได้เพราะฟลักซ์แม่เหล็ก ในลักษณะเดียวกับกระแสไฟฟ้า จะไหลเป็นวงรอบผ่านวัสดุที่มีความต้านทาน หม้อแปลงมีขนาดเล็กกว่าเหรียญ และมันทำงานได้เพราะฟลักซ์แม่เหล็ก เช่นเดียวกับ ภาพเดียวกันนี้ เมื่อขยายขึ้นล้านเท่า จะเคลื่อนย้ายกำลังไฟระหว่างทวีป เมื่อขยายขนาดขึ้นหนึ่งล้านเท่า จะส่งกำลังระหว่างทวีป

แนวคิด พร้อมภาพประกอบ เกลียว $N$ รอบที่ไหลผ่านกระแส $I$ เป็น ปั๊มสำหรับ ฟลักซ์: มันสร้าง แรงดันแม่เหล็ก $F = NI$ (แอมแปร์-รอบ) Flux $\Phi$ (weber) flows around an iron loop of length $l$ and หน้าตัด $A$ ต้านทานด้วย ความต้านทานแม่เหล็ก $R_{m} = \dfrac{l}{\mu A}$ โดยที่ $\mu = \mu_{0}\mu_{r}$ คือการแทรกผ่านของสนามแม่เหล็ก นี่คือกระจกสะท้อนทางแม่เหล็กของ กฎของโอห์ม:

$$\Phi = \frac{F}{R_{m}}, \qquad \text{just as} \qquad I = \frac{V}{R}.$$

ความหนาแน่นฟลักซ์ $B = \Phi/A$ (เทสลา) คือปริมาณที่เหล็กให้ความสำคัญ — แกนหม้อแปลงความถี่กำลังไฟฟ้าทำงานในช่วงประมาณ 1.0 ถึง 1.5 เทสลา

วงจรแม่เหล็กในลักษณะสะท้อนของวงจรไฟฟ้า และหม้อแปลงที่แบ่งวงจรรวมสนามแม่เหล็กเดียวกันระหว่างขดลวดสองขด
วงจรรวมสนามแม่เหล็กหนึ่งวง ขดลวดสองขด: หม้อแปลงคือวงจรแม่เหล็กที่ถูกแบ่งใช้ร่วมกันโดยขดลวดสองขด

การพิสูจน์. กฎของแอมแปร์รอบแกนให้ $H\,l = NI$, โดยมี $H$ ความเข้มสนามแม่เหล็กในหน่วย A/m. เมื่อมี $B = \mu H$ และ $\Phi = BA$:

$$\Phi = \mu A \cdot \frac{NI}{l} = \frac{NI}{l/(\mu A)} = \frac{F}{R_{m}}.$$

Nothing deeper — the whole unit is bookkeeping on this line, plus one warning: อากาศมี $\mu_{r} = 1$, อ่อนกว่าแกนด้านล่างถึงสี่พันเท่า ดังนั้น ช่องว่างอากาศเพียงเล็กน้อยก็สามารถกำหนดค่าความต้านทานแม่เหล็กของวงจรรวมทั้งหมดได้

ตัวอย่างคำนวณ 1 — แกนเพียงอย่างเดียว. แกนมีความยาวเฉลี่ย 0.5 m, พื้นที่หน้าตัด 10 cm² $= 10^{-3}$ m², $\mu_{r} = 4000$,绕ด้วย 200 รอบ ที่ 0.5 A. แรงขับเคลื่อนสนามแม่เหล็กคือ $F = 200 \times 0.5 = 100$ At. ค่า ความต้านทานแม่เหล็กคือ $R_{m} = \dfrac{0.5}{4\pi \times 10^{-7} \times 4000 \times 10^{-3}} = 99\,472$ At/Wb, ดังนั้นการไหลของสนามแม่เหล็กคือ $\Phi = \dfrac{100}{99\,472} = 1.005$ mWb และความหนาแน่น $B = \dfrac{1.005 \times 10^{-3}}{10^{-3}} = 1.005$ T. วิธีที่สอง: $H = NI/l = 200$ A/m, ดังนั้น $B = \mu_{0}\mu_{r}H = 4\pi \times 10^{-7} \times 4000 \times 200 = 1.005$ T ✓ — ความหนาแน่นความถี่กำลังที่เหมาะสม ซึ่งเป็นการตรวจสอบความถูกต้องที่ว่า การคำนวณยังคงอยู่ในช่วงที่เป็นไปได้

ตอนนี้ตัดช่องว่างขนาด 0.5 mm ในแกนเดียวกัน ช่องว่างเพิ่ม $R_{gap} = \dfrac{0.5 \times 10^{-3}}{4\pi \times 10^{-7} \times 10^{-3}} = 397\,887$ At/Wb — มากกว่าความต้านทานแม่เหล็กของแกนทั้งหมดสี่เท่า การไหลของสนามแม่เหล็กลดลงเหลือ $\dfrac{100}{497\,359} = 0.201$ mWb, ลดลงเหลือหนึ่งในห้า จากช่องว่างที่บางเพียงเส้นผม is why transformer cores are stacked and laminated tight, and why gapped cores จึงต้องออกแบบมาอย่างมีจุดประสงค์

ตัวอย่างคำนวณ 2 — หม้อแปลง ที่วัดค่าได้ หม้อแปลงเชื่อมโยงสอง และ $\dfrac{V_{1}}{V_{2}} = \dfrac{N_{1}}{N_{2}}$: โวลต์แลกเปลี่ยนกับแอมป์, กำลังไฟคงที่ หม้อแปลงจริงสูญเสียพลังงานเล็กน้อยจากความต้านทานของขดลวด (การสูญเสียทองแดง $\dfrac{I_{1}}{I_{2}} = \dfrac{N_{2}}{N_{1}}$) และในเหล็ก (การสูญเสียแกน: ฮิสเทเรซิสบวกกับ กระแสวน). การสูญเสียทั้งสองประเภทแยกด้วยการทดสอบสองครั้ง: การสูญเสียในขดลวด (** copper loss**: $I^{2}R$) และในเหล็ก (** core loss**: การฮิสเทเรซิสบวกกับ กระแสน้ำวน) การสูญเสียทั้งสองแยกด้วยการทดสอบสองชนิด:

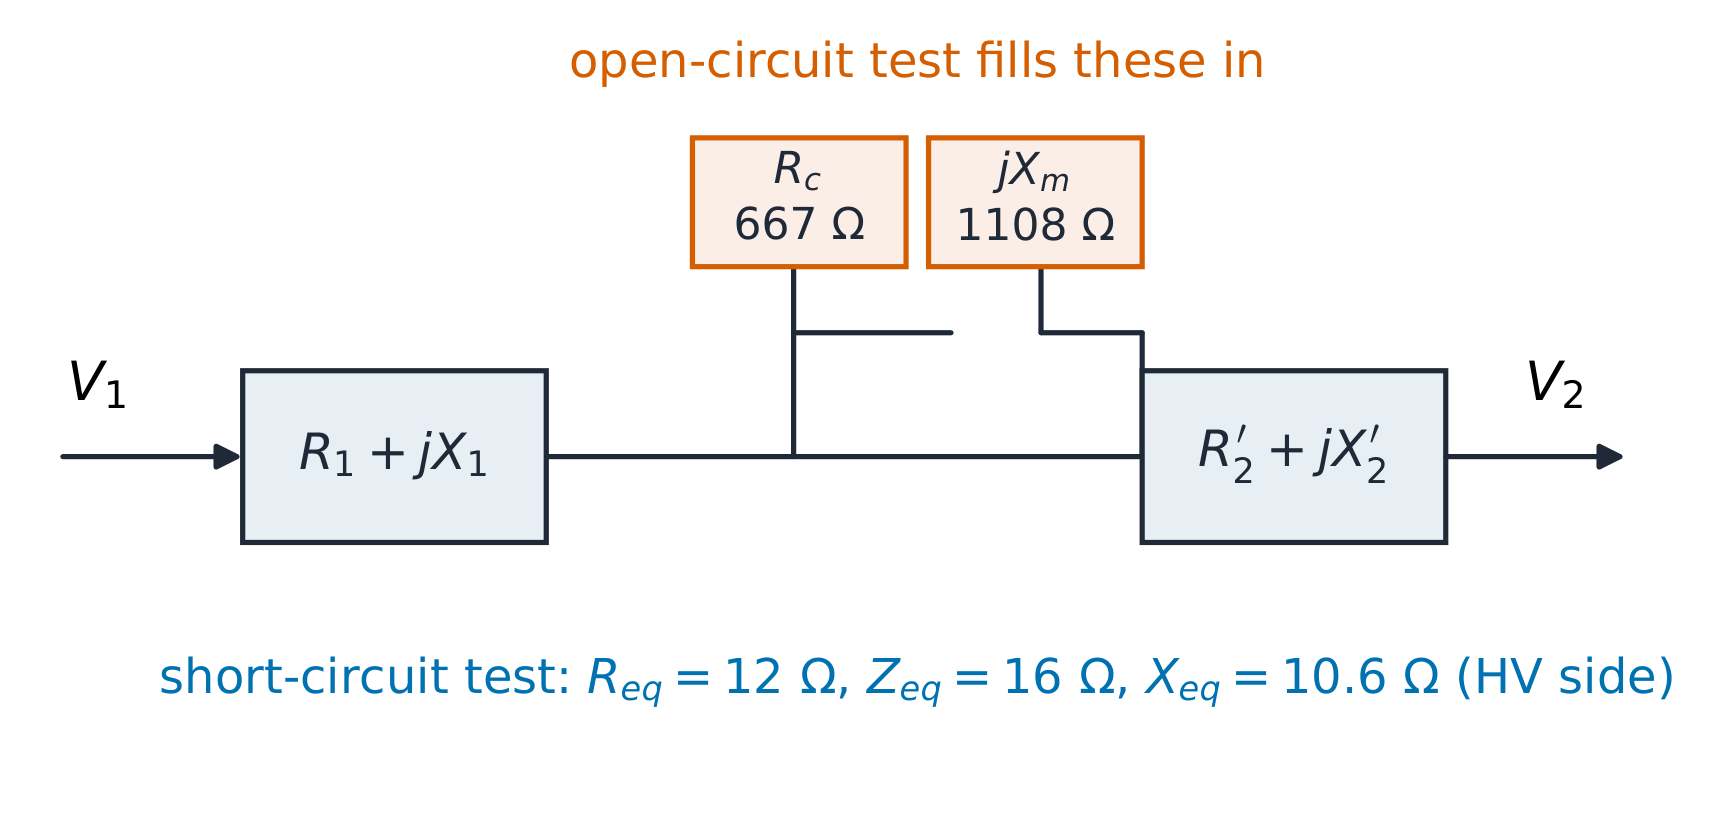
  • การทดสอบวงจรเปิด (ด้านแรงต่ำ, แรงดันที่กำหนด): 400 โวลต์ ดึงกระแส 0.7 แอมแปร์และ 240 วัตต์ ค่า 240 วัตต์คือการสูญเสียในแกน ความสูญเสียกระแสนี้คือ $I_{c} = 240/400 = 0.6$ แอมแปร์, ดังนั้นสาขากระตุ้นคือ $R_{c} = 400/0.6 = 667\ \Omega$ และจาก $I_{m} = \sqrt{0.7^{2} - 0.6^{2}} = 0.361$ A, $X_{m} = 400/0.361 = 1108\ \Omega$ (ทั้งสองอ้างอิงไปยังด้านแรงต่ำ)
  • การทดสอบวงจรสั้น (ด้านแรงดันสูง, แรงดันลดลง, กระแสตามค่าที่กำหนด): 80 V draws the rated 5 A ($= 10\,000/2000$) and 300 W. That 300 W is the สองการทดสอบ, สองสาขา: วงจรเปิดเติมคู่สาขาขนาน, วงจรปิดเติมคู่สาขาอนุกรม $R_{eq} = 300/5^{2} = 12\ \Omega$, $Z_{eq} = 80/5 = 16\ \Omega$, $X_{eq} = \sqrt{16^{2} - 12^{2}} = 10.6\ \Omega$ (ด้านแรงดันสูง).
วงจรรายละเอียดของหม้อแปลงที่ประกอบจากการทดสอบสองแบบ: สาขาขนานจากกระบวนการกระตุ้นแม่เหล็กจากการทดสอบวงจรเปิด, สาขาอนุกรมจากการทดสอบวงจรสั้น
สองการทดสอบ, สองสาขา: วงจรเปิดเติมคู่ขนาน, วงจรสั้นเติมคู่อนุกรม

ประสิทธิภาพที่โหลดเต็มรูปแบบที่ตัวคูณกำลังไฟฟ้าหนึ่ง: $\eta = \dfrac{10\,000}{10\,000 + 240 + 300} = 94.9\%$. ที่ 0.8 ตัวคูณกำลังไฟฟ้า เอาต์พุตคือ 8000 W พร้อมการสูญเสียเท่าเดิม ดังนั้น $\eta = \dfrac{8000}{8540} = 93.7\%$ — การสูญเสียแกนคงที่จะส่งผลกระทบมากขึ้นเมื่อกำลังที่มีประโยชน์ลดลง ประสิทธิภาพจะสูงสุดเมื่อ การสูญเสียทองแดงขึ้นกับโหลดเท่ากับการสูญเสียแกนคงที่: $x = \sqrt{240/300} = 0.894$ ของโหลดเต็มกำลัง ซึ่งเป็นค่าที่โรงงานควรรู้จักจากหน้ามิเตอร์ ของตน

ข้อผิดพลาดที่พบบ่อย. ลืม $\mu_{0}$ ภายใน $\mu$ (เป็นปัจจัยที่ใกล้เคียงกับ ล้าน, เนื่องจาก $1/\mu_{0} \approx 8 \times 10^{5}$). การอ้างอิงค่า OC ไปยังด้านแรงดันสูงหรือค่า SC ไปยังด้านแรงดันต่ำ without squaring the turns ratio. Expecting the ideal-transformer current ratio to survive heavy loading — the series drop $I \times Z_{eq}$ is exactly แสดงให้เห็นว่าช่องว่างที่บางเท่าเส้นผมมีสัดส่วนถึงสี่ในห้าของเรื่องราวทั้งหมด. แสดงว่าช่องว่างขนาดเส้นผมมีค่าเท่ากับสี่ในห้าของเรื่องทั้งหมด

สรุป. $F = NI$ ขับเคลื่อน $\Phi = F/R_{m}$ ผ่านความไม่ยอมทำ $l/(\mu A)$; ความหนาแน่น $B = \Phi/A$ ต้องคงอยู่ต่ำกว่าประมาณ 1.5 T. การทดสอบสองครั้งสำหรับมอเตอร์และสตาร์ทเตอร์ในรถยนต์ทุกคันที่มีเครื่องยนต์สันดาปคือเครื่อง DC: มอเตอร์และสตาร์ทเตอร์ในรถยนต์ทุกคันที่มีเครื่องยนต์สันดาปภายในเป็นเครื่อง DC: แรงบิดที่คุณสามารถสั่งการด้วยกระแสไฟ, จากกฎฟิสิกส์สองบรรทัด.

สำรวจ

How can a tiny air gap dominate a whole iron core?

$\Phi=NI/(R_{iron}+R_{gap}),\quad R_{gap}/R_{iron}=\mu_r g/l$

Start with the worked 200-turn coil at 0.5 A on a 0.5 m iron path. Compare no gap with a 0.5 mm gap. Gap reluctance is four times iron reluctance, 80% of NI falls across the air, and flux falls to one fifth. Change the cross-section to separate flux from flux density.

คำศัพท์ ฝึกฝน
English ไทย
flux/flʌks/ ฟลักซ์
reluctance แรงต้านแม่เหล็ก
air gap ช่องว่างอากาศ
hysteresis ความเหนียวแม่เหล็ก
eddy current A circulating current induced within conducting material by changing magnetic flux.
core loss การสูญเสียแกนเหล็ก
copper loss สูญเสียในทองแดง
open-circuit test การทดสอบวงจรเปิด
short-circuit test การทดสอบวงจรลัด
armature อาร์เมเจอร์
commutator/ˈkɒmjuːteɪtə/ คอมมิวเตเตอร์
9.2

เครื่องกลไฟฟ้ากระแสตรง

ทำไมจึงสำคัญ. มอเตอร์ในสว่านไร้สาย แกนมอเตอร์ของรถไฟไฟฟ้า และสตาร์เตอร์ในรถยนต์ทุกคันที่ใช้เครื่องยนต์เผาไหม้ภายในเป็นเครื่องกล DC: แรงบิดที่คุณสั่งการได้ด้วยกระแสไฟ จากกฎฟิสิกส์สองบรรทัด โมเมนต์แรงบิดที่คุณสามารถควบคุมได้ด้วยกระแสไฟฟ้า จากกฎฟิสิกส์สองข้อ torque you can command with a current, from two lines of physics.

The idea, with a picture. A conductor of length $l$ in field $B$ carrying กระแส$I$ได้รับแรง$F = BIl$; ตัวนำเดียวกันเคลื่อนที่ด้วยความเร็ว$v$ เหนี่ยวนำ EMF $e = Blv$. เครื่องกลไฟฟ้ากระแสตรงมีการเดินสายตัวนำจำนวนมากแบบเดียวกันรอบๆ转子 (ที่เรียกว่า อาร์เมเจอร์) และจัดระบบคอมมิวเตเตอร์เพื่อให้แต่ละตัวรับสนามแม่เหล็กคงที่ ทิศทาง — คอมมิวเตเตอร์ คือสวิตช์กลไกที่ทำให้แรงบิดมีทิศทางเดียว รวมการคำนวณทั้งหมดเข้าด้วยกันเป็นค่าคงที่ $k\Phi$ และเครื่องจักรทั้งเครื่องจะอยู่ในรูปสมการสองสมการ: เครื่องจักรทั้งเครื่องประกอบด้วยสมการสองสมการ:

$$E = k\Phi\omega \quad (\text{EMF}), \qquad T = k\Phi I_{a} \quad (\text{torque}),$$

โดยที่ $k\Phi$ กำหนดด้วยฟลักซ์สนามแม่เหล็กเพียงอย่างเดียว เมื่อคูณกันทั้งสองข้าง, $T\omega = E I_{a}$: กำลังช่องว่างอากาศเท่ากันเมื่อมองจากทั้งสองด้าน ภาษาทางกลและไฟฟ้าคือภาษาเดียวกัน และภาษาไฟฟ้าเป็นภาษาเดียว

การเชื่อมต่อสนามแม่เหล็กกำหนดลักษณะเฉพาะ มอเตอร์แบบขนาน (shunt motor) (สนามขนาน, ฟลักซ์คงที่) รักษาความเร็วเกือบคงที่; มอเตอร์แบบอนุกรม motor (สนามอนุกรม, ฟลักซ์$\propto I_{a}$) สร้างแรงบิด $\propto I_{a}^{2}$ and must never run unloaded.

กราฟแรงบิด-ความเร็วเปรียบเทียบมอเตอร์ชันท์ (ราบเรียบ, ฟลักซ์คงที่) กับมอเตอร์ซีรีส์ (แรงบิดลดลงเมื่อความเร็วเพิ่มขึ้น)
ชันท์: ความเร็วราบเรียบสำหรับทุกโหลด ซีรีส์: แรงบิดสูงที่ความเร็วต่ำ เสี่ยง runaway เมื่อไม่มีโหลด

การหาสมการ จาก$e = Blv$ ด้วย$v = \omega r$ และรูปทรงเรขาคณิต bundled into $k$: $E = k\Phi\omega$. From $F = BIl$ with the lever arms รวมกันในลักษณะเดียวกัน: $T = k\Phi I_{a}$. ในเครื่องแบบขนาน $\Phi$ ถูกกำหนดโดย ตกของความต้านทานอาร์เมเจอร์เป็นการลดลงเพียงอย่างเดียว ในเครื่องจักรซีรีส์ $\omega = \dfrac{V - I_{a}R_{a}}{k\Phi}$ (จนกว่าเหล็กจะอิ่มตัว), ดังนั้น $\Phi \propto I_{a}$ และ (จนกว่าเหล็กจะอิ่มตัว), ดังนั้น$T \propto I_{a}^{2}$ และ $\omega \propto \dfrac{V - I_{a}R_{a}}{I_{a}}$ — ความเร็วเพิ่มขึ้นอย่างรวดเร็วเมื่อโหลด หายไป.

ตัวอย่างวิธีทำ1 — จุดค่าที่กำหนด มอเตอร์แบบขนานที่220 V พร้อมแอมเพอร์ $R_{a} = 0.2\ \Omega$ V. ที่ $I_{a} = 50$ rpm หรือ 1500 rad/s, $E = 220 - 50 \times 0.2 = 210$ V. ที่1500 rpm $= 157.1$ rad/s, $k\Phi = \dfrac{210}{157.1} = 1.337$ N·m. ตรวจสอบทั้งสองเส้นทางผ่านช่องว่างอากาศ: $T = 1.337 \times 50 = 66.9$ N·m. ตรวจสอบทั้งสองเส้นทางผ่านช่องอากาศ: $T\omega = 66.9 \times 157.1 = 10.5$ kW และ$E I_{a} = 210 \times 50 = 10.5$ kW ✓ — ต้องตรงกัน; เป็นการแปลงหน่วยเดียวกัน

การสตาร์ทมอเตอร์ชนิดเดียวกันจากสภาวะหยุดนิ่งคือกับดัก: เมื่อเปิดสวิตช์$E = 0$, ดังนั้น กระแสไหลเข้าจะเป็น$I_{a} = \dfrac{220}{0.2} = 1100$ A, สี่สิบเท่าของค่าที่กำหนด ตัวต้านทานสตาร์เตอร์จำกัดกระแสให้เหลือ100 A จำเป็นต้องใช้ $R_{start} = \dfrac{220}{100} - 0.2 = 2.0\ \Omega$, ตัดออกทีละขั้นตาม$E$ สร้าง

ตัวอย่างวิธีทำ 2 — การลดสนามแม่เหล็ก. รักษาแรงบิดโหลดที่ 66.9 N·m และ ตัดสนามแม่เหล็ก 20% ลงเหลือ $k\Phi = 1.070$. แรงบิดต้องการ $I_{a} = \dfrac{66.9}{1.070} = 62.5$ A ดังนั้น EMF จะคงที่อยู่ที่ $E = 220 - 62.5 \times 0.2 = 207.5$ V และความเร็วอยู่ที่ $\omega = \dfrac{207.5}{1.070} = 193.9$ rad/s $= 1852$ rpm — ช้าลงประมาณ 23% สำหรับการตรวจสอบกำลังไฟ: $T\omega = 66.9 \times 193.9 = 12.96$ kW ตรงข้าม $E I_{a} = 207.5 \times 62.5 = 12.97$ kW ✓. เหนือความเร็วพื้นฐาน นี่คือ เทคนิคมาตรฐาน — การลดสนามแม่เหล็ก: สลับฟลักซ์เพื่อความเร็ว จ่ายด้วยกระแสอาเมเจอร์

ข้อผิดพลาดที่พบบ่อย. การป้อนค่า rpm เข้า $E = k\Phi\omega$ (ซึ่งต้องการหน่วย rad/s — เป็น ตัวคูณของ $2\pi$). คาดหวังว่ามอเตอร์แบบชันต์จะเร่งความเร็วเมื่อมีโหลด (ความตก across $R_{a}$ makes it slow, slightly). Running a series motor unloaded — with no current there is no flux to limit the speed. And forgetting that at จุดหยุดนิ่ง สิ่งเดียวที่จำกัดกระแสคือความต้านทาน

Summary. $E = k\Phi\omega$ and $T = k\Phi I_{a}$, joined by $T\omega = EI_{a}$. การต่อแบบขนานรักษาความเร็ว; การต่อแบบอนุกรมเพิ่มแรงบิด เหตุผลที่สำคัญ. ประมาณเจ็ดในสิบของมอเตอร์อุตสาหกรรมทั้งหมดคือเครื่องเหนี่ยวนำแบบกรงกระรอก: ไม่มีแปรงถ่าน ไม่มีคอมมิวเตเตอร์ มีชิ้นส่วนเคลื่อนที่เพียงหนึ่งชิ้น

คำศัพท์ ฝึกฝน
English ไทย
shunt motor มอเตอร์แบบขนาน
series motor มอเตอร์แบบ Seri
field weakening การลดสนามแม่เหล็ก (Field Weakening)
9.3

เครื่องกลไฟฟ้าเหนี่ยวนำ

— เนื่องจากสนามแม่เหล็กหมุนทำหน้าที่สวิตช์ให้ฟรี — เพราะสนามหมุนทำการสวิตช์ให้ฟรี

กระแสที่ห่างกัน 120° ในเวลา รวมกันเป็นสนามแม่เหล็กหมุนที่มีขนาดคงที่และหมุนด้วยความเร็ว currents spaced 120° apart in time, add to a rotating field of ขนาดคงที่และหมุนด้วยความเร็วซิงโครนัส $n_{s} = \dfrac{120f}{p}$ rpm ($f$ Hz, $p$ ขั้ว) โรเตอร์ไล่ตามแต่ไม่เคยจับได้พอดี; ความแตกต่างนี้คือ สลิปคืออัตราทดเกียร์ของเครื่องจักร: บาร์โรเตอร์มองเห็นสนามแม่เหล็กล้นพ้นไปด้วย

$$s = \frac{n_{s} - n}{n_{s}}.$$

Slip เป็นอัตราส่วนเกียร์ของเครื่องจักร: แบริ่งโรเตอร์เห็นสนามล้นผ่าน ด้วยอัตรา $s$ ดังนั้นความถี่โรเตอร์คือ $sf$ และทุกปริมาณในโรเตอร์จะสอดคล้องกับ ตามจากการกระทำนั้น

การหาสูตร. ในวงจรเทียบเท่า ปริมาณทั้งหมดถูกอ้างอิงไปยัง ส่วนสเตเตอร์และวงจรโรเตอร์ปรากฏเป็น $R_{2}'/s$ — ซึ่งคือความต้านทานที่ปรับตามอัตราลื่นไถ แยกออกได้ดังนี้:

$$\frac{R_{2}'}{s} = R_{2}' + R_{2}'\,\frac{1-s}{s},$$

และพจน์ที่สองไม่ใช่ความต้านทานเลย: เมื่อคูณด้วย $I^{2}$ แล้วจะได้ กำลังไฟออกทางกลที่แน่นอน ในขณะที่ $I^{2}R_{2}'$ คือการสูญเสียทองแดงในโรเตอร์ อัตราลื่นไถแบ่งกำลังฟักอากาศ $P_{ag} = T\omega_{s}$ ให้เป็นการสูญเสียทองแดง $sP_{ag}$ และกำลังเพลา $(1-s)P_{ag}$ ด้วยแหล่งกำเนิดเทเวนิน $V_{th}$, $Z_{th} = R_{th} + jX_{th}$ อยู่หลังวงจรเหนี่ยวนำ แรงบิดจะ

$$T = \frac{3 V_{th}^{2}\, (R_{2}'/s)}{\omega_{s}\left[ (R_{th} + R_{2}'/s)^{2} + (X_{th} + X_{2}')^{2} \right]},$$

มีค่าสูงสุด (หาอนุพันธ์ ตั้งให้เท่ากับศูนย์) ที่จุด $R_{2}'/s_{max} = \sqrt{R_{th}^{2} + (X_{th} + X_{2}')^{2}}$ — ซึ่งเรียกว่า แรงบิดสูงสุด การเพิ่มความต้านทานโรเตอร์จะเลื่อนจุดสูงสุด เข้าใกล้จุดเริ่มต้น: เครื่องจักรแบบ โรเตอร์ขดลวด และโรเตอร์สองชั้นขายคุณสมบัตินี้ได้อย่างลงตัว

กราฟแรงบิดเทียบกับอัตราลื่นไถสำหรับความต้านทานโรเตอร์สองระดับ: การเพิ่ม R2 เป็นสองเท่าจะเลื่อนจุดสูงสุดของแรงบิดเข้าใกล้จุดเริ่มต้นและเพิ่มแรงบิดตอนเริ่มต้น
ค่าแรงบิดสูงสุดเท่าเดิม แต่ตำแหน่งเปลี่ยน: ความต้านทานโรเตอร์เลือกจุดที่กราฟจะสูงสุด

ตัวอย่างวิธีทำ 1 — การอ่านป้ายข้อมูล. มอเตอร์ขั้ว 4, ความถี่ 50 Hz: ความเร็ว $n_{s} = \dfrac{120 \times 50}{4} = 1500$ รอบต่อนาที ทำงานที่ความเร็ว 1440 รอบต่อนาที: ค่าอัตราลื่นไถคือ $s = \dfrac{60}{1500} = 0.04$. ความถี่ของโรเตอร์คือ $sf = 2$ Hz — ทำไมแกนโรเตอร์จึงใช้แผ่นบางเบา — และพจน์ Slip $R_{2}'/s$ มีค่าเท่ากับ $25 \times R_{2}'$: ที่อัตราลื่นไถต่ำ โรเตอร์จะมีพฤติกรรมคล้าย ตัวต้านทานล้วนๆ ซึ่งนี่คือเหตุผลที่ทำให้เครื่องจักรทำงานได้อย่างมีประสิทธิภาพใกล้กับความเร็วซิงโครนัส synchronism.

ตัวอย่างวิธีทำ 2 — โซ่แรงบิดทั้งหมด. มอเตอร์รุ่นเดียวกัน, แรงดันสาย 400 โวลต์ (231 โวลต์ต่อเฟส), $R_{1} = 0.5$, $X_{1} = 1.2$, $R_{2}' = 0.4$, $X_{2}' = 1.2\ \Omega$, สาขาแม่เหล็กสูง (ตัดออกเพื่อความสะดวก: $V_{th} = 231$ โวลต์, $Z_{th} = R_{1} + jX_{1}$). ความเร็วซิงโครนัส $\omega_{s} = 157.1$ เรดียน/วินาที. ที่ $s = 0.04$, $R_{2}'/s = 10\ \Omega$:

$$Z = 10.5 + j2.4, \qquad |Z|^{2} = 116.0, \qquad T = \frac{3 \times 231^{2} \times 10}{157.1 \times 116.0} = 87.8\ \mathrm{N\,m}.$$

ติดตามกำลัง: $P_{ag} = T\omega_{s} = 13.8$ กิโลวัตต์, การสูญเสียทองแดงในโรเตอร์ $sP_{ag} = 552$ W, shaft power $T\omega_{s}(1-s) = 13.2$ kW ✓ — one chain of multiplications, three balances closed. The peak: $s_{max} = \dfrac{0.4}{\sqrt{0.5^{2} + 2.4^{2}}} = 0.163$, and the breakdown torque there is 172 N·m — twice the running point, the margin the compressor start needs. Locked rotor ($s = 1$): $T_{start} = 62$ N·m. Double the rotor resistance and $T_{start}$ rises to 109 N·m while the running point (same slip) loses efficiency — the wound-rotor trade in one number.

ข้อผิดพลาดที่พบบ่อย การผสมหน่วย rpm และ rad/s เข้าไปในสูตรแรงบิด ($\omega_{s}$ เป็นค่าเชิงกล, rad/s) การสันนิษฐานว่าแรงบิดเพิ่มขึ้นตามอัตราลื่น — แต่มัน มีค่าสูงสุดที่ $s_{max}$ และลดลงทั้งสองข้าง การนำกำลังช่องอากาศทั้งหมดไปคิดเป็น $s$ ตรงกับความ reactance ของ Thevenin; ความต้านทานโรเตอร์ซื้อ ความถี่เท่ากับ 50 Hz — จริงๆ แล้วคือ $sf$, 2 Hz ในกรณีนี้

สรุป $n_{s} = 120f/p$, อัตราลื่น $s = (n_{s}-n)/n_{s}$, ความถี่โรเตอร์ $sf$, สาขาโรเตอร์ $R_{2}'/s$ ที่ส่วนปลายอีกฝั่งหนึ่งคือเพลา แรงบิดมีค่าสูงสุด เมื่อ $R_{2}'/s$ เท่ากับขนาดของ $R_{th} + j(X_{th} + X_{2}')$; ความต้านทานโรเตอร์ช่วยเพิ่ม แรงบิดเริ่มต้นที่ต้นทุนการเดินเครื่อง

สำรวจ

สนามหมุนรอบ เทรสตามหลัง

ปรับค่าสลิปและสังเกตสนามสเตเตอร์ เทรส และความเร็วสัมพัทธ์ของพวกเขา; อ่านความถี่ของโรเตอร์ได้จากช่องว่างระหว่างพวกมัน

คำศัพท์ ฝึกฝน
English ไทย
rotating field สนามแม่เหล็กหมุน
synchronous speed ความเร็วซิงโครนัส (Synchronous Speed)
slip อัตราลื่นไถล (slip)
squirrel-cage กรงกระรอก
wound rotor โรเตอร์แบบขดลวด
breakdown torque แรงบิดสูงสุด
synchronous machine เครื่องจักรซิงโครนัส
9.4

เครื่องจักรซิงโครนัส

ทำไมถึงสำคัญ พลังงานเกือบทุกวัตต์จากโรงไฟฟ้าจะไหลออกมาจาก เครื่องจักรซิงโครนัส:แม่เหล็กที่ถูกหมุนโดยกังหัน ซึ่งล็อคเข้ากับสนามแม่เหล็กหมุนของระบบสายส่ง ส่งกำลังผ่านมุมหนึ่ง

แนวคิดพร้อมภาพประกอบ โรเตอร์ — ซึ่งเป็นแม่เหล็กไฟฟ้าหรือแม่เหล็กถาวร — ล็อกเข้ากับสนามหมุนได้พอดี ดังนั้นความเร็วจึงเท่ากับ $n_{s} = 120f/p$ โดยไม่มีการลื่น พลังงานจลน์เหนี่ยวนำมีรูปแบบหม้อแปลง $E = 4.44\, f N \Phi k_{w}$ (ปัจจัยขดลวด $k_{w}$ ช่วยปรับรูปทรง เรขาคณิตของขดลวดให้เรียบร้อย) สิ่งที่เครื่องจักรแลกเปลี่ยนกับระบบไฟฟ้ามักกำหนดโดย กำลัง มุม $\delta$: มุมที่ EMF ของโรเตอร์นำหน้า bus แรงดัน การเชื่อมต่อนี้มีพฤติกรรมเหมือนสปริงบิด — เมื่อบิดออกจะรู้สึกได้ การเชื่อมต่อมีพฤติกรรมคล้ายสปริงบิด — เมื่อบิดออก จะรู้สึกได้ถึงแรงบิด:

$$P = \frac{3 V E}{X_{s}} \sin\delta .$$
กราฟกำลังเทียบกับมุม delta สำหรับเครื่องจักรโรเตอร์กลม พร้อมจุดทำงานและขอบเขตความเสถียรถึงยอดที่ 90-องศา
สปริงรูปไซน์: กำลังเพิ่มขึ้นตามมุมจนถึง 90 องศา จากนั้นจะสูญเสียการล็อก — นั่นคือการเสียสมรรถนะซิงโครนัส

การพิสูจน์ทางคณิตศาสตร์ ต่อเฟส บัสมีค่า $V\angle 0$, พลังงานจลน์เหนี่ยวนำภายใน $E\angle\delta$, ระหว่างสองจุดนี้มีเพียงความต้านทานซิงโครนัส $X_{s}$:

$$I = \frac{E\angle\delta - V}{jX_{s}}, \qquad P = 3\,\mathrm{Re}(VI^{*}) = \frac{3VE}{X_{s}}\sin\delta, \qquad Q = \frac{3V(E\cos\delta - V)}{X_{s}} .$$

เส้น $Q$ นำเสนอบทเรียนที่สอง: การเพิ่มสนามแม่เหล็ก (การกระตุ้น ) raises $E$ and pushes $Q$ positive — the machine exports reactive power เสมือนตัวเก็บประจุ; หากลดลงจะดูดกำลังปฏิกิริยาเข้ามา ผู้ควบคุมระบบไฟฟ้าวางแผนเรื่องนี้รายวัน

ตัวอย่างคำนวณ 1 — ค่าพิกัดและขอบเขตความปลอดภัย. เกล็นเนอเรเตอร์บน บัสไร้ที่สิ้นสุด ที่ 11 kV สาย, $X_{s} = 5\ \Omega$ ต่อเฟส, EMF 12 kV สาย. ต่อเฟส $V = 6351$ V, $E = 6928$ V, ดังนั้น

$$P = \frac{3 \times 6351 \times 6928}{5}\sin\delta = 26.4 \sin\delta \ \text{MW}.$$

ที่ $\delta = 30°$: $P = 13.2$ MW. ส่วนเกินคงที่ คือ $\dfrac{26.4 - 13.2}{13.2} = 100\%$ — เครื่องยนต์สามารถเพิ่มโหลดเป็นสองเท่าก่อน สปริงจะหลุดออก ผู้ควบคุมเครื่องจริงจะรักษาให้ใกล้ 30° เพื่อจุดประสงค์นี้ โดยเฉพาะเพื่อสร้างแรงจูงใจสำรอง.

ตัวอย่างปฏิบัติ 2 — พลังงานจริงและกำลังปฏิกิริยาร่วมกัน. เครื่องเดียวกัน, กำหนด 10 MW: $\sin\delta = \dfrac{10}{26.4} = 0.379$, $\delta = 22.3°$. แล้ว

$$Q = \frac{3 \times 6351 \times (6928\cos 22.3° - 6351)}{5} = 0.23\ \text{MVAr}.$$

เมื่อถูกกระตุ้นเกิน จะช่วยรักษาระดับโวลต์บัสอย่างเงียบๆ ขณะส่งกำลัง เมกะวัตต์ เมื่อลดการกระตุ้นลงไปที่ $E = 10$ kV สาย (5774 V ต่อเฟส) และเก็บ 10 MW: $\sin\delta = \dfrac{10 \times 5 \times 10^{6}}{3 \times 6351 \times 5774} = 0.455$, $\delta = 27.0°$, และ $Q = \dfrac{3 \times 6351 \times (5774 \times 0.890 - 6351)}{5} = -4.6$ MVAr: กำลังเมกะวัตต์เท่าเดิม แต่ตอนนี้เครื่องยนต์ดูดกำลังปฏิกิริยาเข้าหนึ่งตัว (การกระตุ้น) เคลื่อนย้าย Q มากกว่า P มาก.

ข้อผิดพลาดทั่วไป. การใช้โวลต์สายต่อเฟส (หารด้วย $\sqrt{3}$ ก่อน). เชื่อว่าการกระตุ้นมากขึ้นให้พลังงานจริงมากขึ้น — เทรไบน์กำหนด $P$; การกระตุ้นกำหนด $Q$. ดัน $\delta$ ผ่าน 90°, ที่ $\dfrac{dP}{d\delta}$ เปลี่ยนเป็นลบและเครื่องยนต์ลื่นขั้ว. และ forgetting that $\delta$ here is electrical: with $p$ poles the mechanical angle is $2\delta/p$.

สรุป. ความเร็วถูกล็อกเข้ากับกริด กำลัง $P = \dfrac{3VE}{X_{s}}\sin\delta$, $Q = \dfrac{3V(E\cos\delta - V)}{X_{s}}$. เอนจายน์ควบคุมมุมนี้ สนามไฟฟ้าเป็นเจ้าของค่า VARs.

คำศัพท์ ฝึกฝน
English ไทย
power angle มุมกำลังไฟ
excitation การกระตุ้น (Excitation)
infinite bus Bus ความไม่จำกัด
static margin ขอบเขตความเสถียรแบบสถิต (Static Margin)
9.5

ระบบเครือข่ายกำลังไฟและระบบหน่วยสัมพัทธ์

ทำไมถึงสำคัญ. การคำนวณกริดที่ผสมโอห์มที่ 11 kV กับโอห์มที่ 132 kV จะจมนับสเปด ratio. วิศวกรกำลังไฟเปลี่ยนมาใช้ภาษา ที่ทุกแรงดันอยู่ใกล้ 1.0 และทุกอิมพิแดนซ์เป็นเปอร์เซ็นต์: นั่นคือ ระบบ ต่อหน่วย (per-unit).

แนวคิด พร้อมภาพประกอบ. เลือกคู่ ค่าพื้นฐาน (base value): กำลังพื้นฐาน $S_{base}$ และแรงดัน พื้นฐาน $V_{base}$ ที่แต่ละระดับ; ทุกอย่างอื่นจะตามมา:

$$Z_{base} = \frac{V_{base}^{2}}{S_{base}}, \qquad I_{base} = \frac{S_{base}}{\sqrt{3}\, V_{base}}, \qquad Z_{pu} = \frac{Z_{actual}}{Z_{base}} .$$

อิมพิแดนซ์เคลื่อนย้ายระหว่างระดับแรงดันโดยสเปด ratio ยกกำลังสอง — ต่อหน่วย ดูดกลืนสิ่งนั้นอัตโนมัติ เพราะแต่ละระดับมี $Z_{base}$ ของตัวเอง. A ชื่อแผงของหม้อแปลง "10%" หมายความว่า: ที่กระแสที่กำหนดไว้, 10% ของแรงดัน กำหนดลดทอนลงภายในตัวมัน — ซึ่งนั่นคือ $Z_{pu} = 0.10$ พอดี.

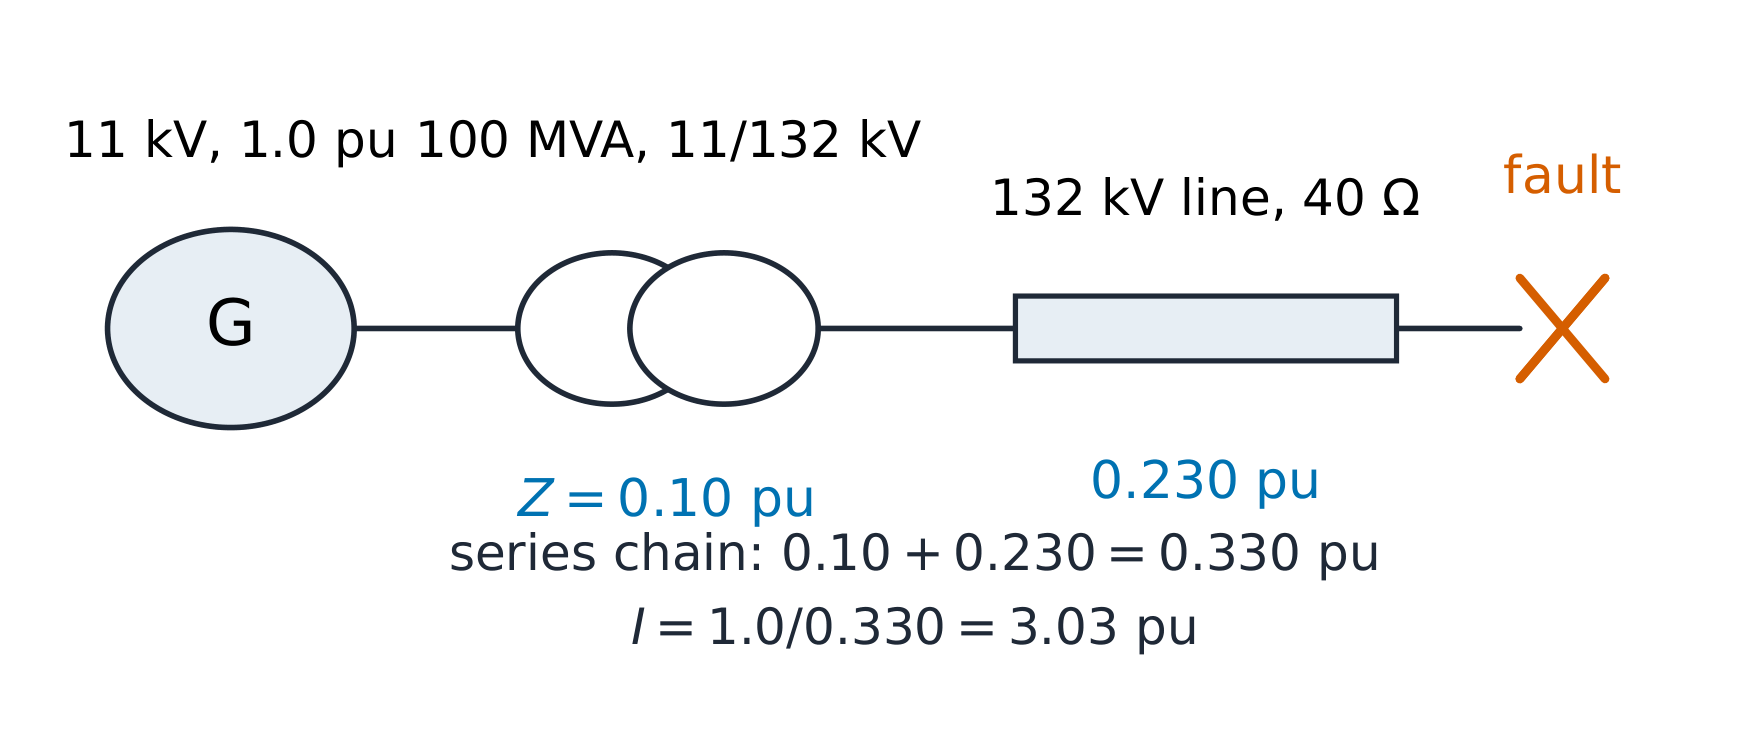
แผนภาพแบบเส้นเดียวจากเครื่องกำเนิดไฟฟ้า 11 kV ผ่านหม้อแปลงไปยังจุดลัดวงจรที่ปลายสาย 132 kV, ทำเครื่องหมายด้วยค่าต่อหน่วย
หนึ่งเส้น, หนึ่งโซ่ของอิมพิแดนซ์ต่อหน่วย: จุดลัดวงจรจะมองเห็นทั้งหมดในแบบอนุกรม

การพิสูจน์. การเปลี่ยนแปลงค่าพื้นฐานคือการบัญชีที่บริสุทธิ์. อิมพิแดนซ์ที่กำหนดเป็น $Z_{old}$ pu บน $S_{old}$, $V_{old}$ จะกลายเป็น, บนฐานใหม่,

$$Z_{new} = Z_{old} \times \frac{S_{new}}{S_{old}} \times \left(\frac{V_{old}}{V_{new}}\right)^{2},$$

และหากค่าแรงดันพื้นฐานตรงกันกับอัตราส่วนหม้อแปลงอยู่แล้ว (ซึ่งเป็นจริงในการ การศึกษาที่เป็นระบบ), อัตราส่วน $S$ เพียงอย่างเดียวที่จะเหลืออยู่.

ตัวอย่างคำอธิบาย 1 — จุดลัดวงจรที่ปลายสาย. เครื่องกำเนิดไฟฟ้า 100 MVA, 11/132 kV หม้อแปลงที่มี $Z = 10\%$ บนฐานของตัวเองจ่ายให้กับสาย 132 kV ที่มี 40 Ω; การ เกิดไฟฟ้าลัดวงจรแบบสามเฟสปิดที่ปลายสายด้านไกลโดยคงเครื่องกำเนิดไฟฟ้าไว้ที่ 1.0 pu. ฐานของสาย: $Z_{base} = \dfrac{132^{2}}{100} = 174.2\ \Omega$, ดังนั้น สายจึงมีค่า $\dfrac{40}{174.2} = 0.230$ pu; หม้อแปลงมีค่า 0.10 pu อยู่แล้วบน 100 MVA. รวมเป็น $0.330$ pu, ดังนั้น กระแสไฟฟ้าลัดวงจร คือ $\dfrac{1.0}{0.330} = 3.03$ pu. กลับไปใช้หน่วยจริง — การตรวจสอบที่ยืนยัน วิธีการ: กระแสฐานที่ 132 kV มีค่า $I_{base} = \dfrac{100 \times 10^{6}}{\sqrt{3} \times 132\,000} = 437$ A, ดังนั้น $I_{fault} = 3.03 \times 437 = 1327$ A. ค่าเดียวกัน 3.03 pu อ่านได้จาก 11 kV ด้วยกระแสพื้นฐานของระดับนั้น $\dfrac{100 \times 10^{6}}{\sqrt{3} \times 11\,000} = 5249$ A จะได้ $3.03 \times 5249 = 15\,926$ A — ตัวเลขไร้มิติเดียวใช้ได้กับทั้งสองระดับแรงดัน ✓.

ตัวอย่างคำนวณ 2 — การเปลี่ยนฐาน. การศึกษาขยายผล: เพิ่มหม้อแปลงขนาด 60 MVA, 66/11 kV ที่กำหนดค่า 8% และเครื่องกำเนิดไฟฟ้าที่มีค่า $X_{d} = 0.25$ pu บน 80 MVA, 11 kV. บนฐาน 100 MVA ของการศึกษา หม้อแปลงจะกลายเป็น $0.08 \times \dfrac{100}{60} = 0.133$ pu และเครื่องกำเนิดไฟฟ้า $0.25 \times \dfrac{100}{80} = 0.313$ pu (ฐานแรงดันตรงกันอยู่แล้ว) ใน อนุกรมระหว่าง EMF ของเครื่องกำเนิดไฟฟ้ากับความผิดปกติที่ 66 kV ของหม้อแปลง ขั้ว: $0.313 + 0.133 = 0.446$ pu ดังนั้นกระแสความผิดปกติคือ $\dfrac{1.0}{0.446} = 2.24$ pu. ที่ด้าน 66 kV กระแสฐานคือ $\dfrac{100 \times 10^{6}}{\sqrt{3} \times 66\,000} = 875$ A, ดังนั้น $2.24 \times 875 = 1962$ A ไหลเข้าสู่ความผิดปกติ ในขณะที่เครื่องกำเนิดไฟฟ้ารับภาระ $2.24 \times 5249 = 11\,780$ ที่ด้าน 11 kV ของมัน — ค่า pu เดียวกัน กระแสจริงสองค่า การคูณเพียงสองครั้งแทนการไล่ตามอัตราส่วนทั้งหน้ากระดาษ

ข้อผิดพลาดทั่วไป. การใช้แรงดันต่อเส้นในฐานต่อเฟส (หรือ ในทางกลับกัน) — เลือกมาตรฐาน $Z_{base} = V_{LL}^{2}/S_{3\phi}$ และยึดติดกับมัน เสมอ. ลืมยกกำลังสองของอัตราส่วนแรงดันฐานเมื่อเปลี่ยนฐาน. และการ treating "%Z" เป็นค่าความสูญเสีย — มันคือค่าการตกของแรงดันที่กระแส กระแส ซึ่งนั่นคือเหตุผลที่หม้อแปลง 10% ยังสามารถมีประสิทธิภาพ 99% ที่โหลดเต็ม โหลดได้

สรุป. เลือก $S_{base}$ ครั้งเดียวและ $V_{base}$ ต่อระดับ; แปลงทุกสิ่งเป็น pu; การคำนวณแบบอนุกรม, ขนาน และความผิดปกติจะไร้มิติ; แปลงกลับด้วยกระแสฐานของแต่ละระดับเพื่อตรวจสอบคำตอบ. เหตุผลที่สำคัญ. "แรงดันที่ปลายสายส่งจะคงอยู่เหนือ

คำศัพท์ ฝึกฝน
English ไทย
base value ค่าอ้างอิง
fault current กระแสไฟฟ้าลัดวงจร
power flow การคำนวณการไหลของกำลังไฟ
slack bus บัสแบบ Slack Bus
9.6

ระบบต่อหน่วยและการไหลของกำลัง

ทำไมถึงสำคัญ "โวลต์ที่ปลายสายส่งจะคงอยู่เหนือ 0.95?" เป็นคำถามที่นักวางแผนระบบไฟฟ้าตอบวันละหลายพันครั้ง ด้วย การไหลของกำลัง — และรุ่นสองบัสจัดอยู่ในหน้าเดียว

1 pu, ดูดซับความสูญเสียที่เกิดขึ้นจริงเท่าใดก็ได้ สาย $1.0\angle 0°$ pu, ดูดซับทุกสิ่งที่ความสูญเสียกลายเป็น A สาย $Z = R + jX$ จ่ายให้โหลดที่ดึง $S = P + jQ$ ที่บัส 2 โหลดกำหนด การวนซ้ำจุดคงที่ (Gauss–Seidel). ค่าสังยุคไม่ใช่แค่ตกแต่ง: สาย — วงลูป ดังนั้นลองเดา $V_{2}$, RUNNING ลูปหนึ่งครั้ง, และทำซ้ำ:

$$V_{2}^{(k+1)} = V_{1} - Z \cdot \mathrm{conj}\!\left(\frac{S}{V_{2}^{(k)}}\right),$$

จะทำให้การวนซ้ำนำไปสู่ผลลัพธ์ที่ไม่สมเหตุสมผล. ด้วย $S = V I^{*}$, กระแสคือ $I = \mathrm{conj}(S/V)$, และการข้ามมัน ทำให้การวนซ้ำเป็นไปอย่างไร้สาระ

ขนาดของ V2 เทียบกับจำนวนรอบการทำซ้ำ สำหรับกรณีที่ไม่มีการชดเชยและกรณีที่มีการชดเชยด้วยตัวเก็บประจุ โดยทั้งสองกรณีลู่เข้าสู่คำตอบในไม่กี่รอบ
เดา, แก้ไข, ทำซ้ำ: ทั้งสองกรณีจะเข้าสู่สภาวะคงที่ภายในไม่กี่รอบ — และการชดเชยจะทำให้ค่าสูงขึ้น

การหาค่าสมการ. จาก $V_{2} = V_{1} - ZI$ และ $I^{*} = S/V_{2}$, แต่ละ รอบการคำนวณจะหากระแสไฟตามผลที่ได้จาก $V_{2}$ ปัจจุบัน และแรงดันไฟฟ้าที่ กระแสไฟดังกล่าวเกิดขึ้น Linearise หนึ่งครั้งรอบ $V \approx 1$ และสูตรประมาณการที่มีชื่อเสียงจะปรากฏออกมา: ซึ่งพจน์ที่สองอธิบายหัวข้อหลักของหน่วยเรียนนี้: มันคือกระแสปฏิกิริยา

$$\Delta V \approx \frac{P R + Q X}{|V_{2}|},$$

ไหลผ่าน reactance ที่ทำให้แรงดันลดลง นี่คือเหตุผลที่ตัวเก็บประจุ — การชดเชยแบบ reactive — จึงเป็นเครื่องมือควบคุมแรงดันไฟฟ้า ผ่าน reactance ที่กินโวลต์, นั่นคือเหตุผลที่ตัวเก็บประจุ — ชดเชยแบบ reactive compensation — เป็นเครื่องมือปรับโวลต์

ตัวอย่างคำนวณ 1 — กรณีพื้นฐาน $Z = 0.02 + j0.10$ pu, โหลด $0.8 + j0.4$ pu, $V_{1} = 1.0\angle 0°$. เริ่มต้นจาก $V_{2} = 1.0$ ที่ $V_{2} = 0.937\angle -4.4°$ pu. ตรวจสอบ: สูตรประมาณการให้ผลลัพธ์เป็น $I = 0.954\angle -31°$ pu เทียบกับค่าที่แท้จริง $\Delta V \approx \dfrac{0.8 \times 0.02 + 0.4 \times 0.10}{0.937} = 0.060$ ✓ ถูกต้องสำหรับการโหลดระดับนี้; ของการตกของแรงดัน, เทียบกับ drop ที่แท้จริง $1 - 0.937 = 0.063$ ✓ จริงใจที่โหลดนี้; ของการลดทอน, $QX = 0.040$ ลึกซึ้งกว่า $PR = 0.016$ — ความ reactive dominantes. ด้านส่งกำลัง และ $P_{s} = 0.8 + |I|^{2}R = 0.8 + 0.954^{2} \times 0.02 = 0.818$ pu: สายส่งเองกินพลังงาน reactive ไป $Q_{s} = 0.4 + 0.954^{2} \times 0.10 = 0.491$ 0.091 ของ reactive

ตัวอย่างคำนวณ 2 — การชดเชย ติดตั้งตัวเก็บประจุที่บัส 2 ตัดค่า โหลดระบบที่ $0.8 + j0.1$ pu และทำซ้ำอีกครั้ง: $V_{2}$ จะคงที่อยู่ที่ $0.970\angle -4.6°$ pu. การลดทอนลดลงจาก 0.063 เป็น 0.030 pu — พจน์ $QX$ ลดลงจาก 0.040 เป็น 0.010 และแรงดันก็ลดลงตาม — ในขณะที่มุมคงที่ ใกล้ 4.5° เนื่องจากมุมถูกนำพาโดย $P$ ซึ่งไม่เปลี่ยนแปลง ใน หน่วยสัมพัทธ์ (per-unit) ประโยคออกแบบเป็นหนึ่งบรรทัด: 0.3 pu ของตัวเก็บประจุที่โหลด ยก $V_{2}$ ขึ้นได้สูงเท่ากับการลดความต้านทานสายลงครึ่งหนึ่ง (0.970 pu ทั้งสอง ทาง) และตัวเก็บประจุมีราคาถูกกว่าการเพิ่มสายอีกเส้นหนึ่งมาก

ข้อผิดพลาดทั่วไป การละทิ้งค่าสังยุค (ซึ่งจะทำให้การทำซ้ำไม่เข้าข้างหรือ เข้าข้างสู่จุดทำงานที่ผิดอย่างเงียบๆ) ให้บัสสเลกกำหนดค่า มากเกินไป — มันกำหนดอ้างอิงมุมและดูดกลืนกำลังสูญเสีย; โหลดอื่น ๆ ยังต้อง สมดุลกันในคำตอบที่เข้าข้างแล้ว และเชื่อใจ $\Delta V \approx (PR + QX)/V$ เมื่อมุมผ่านสายเพิ่มขึ้น: การประมาณค่าแบบง่าย approximation quietly ignores the quadrature component $\dfrac{PX - QR}{V}$, ใช้ได้ที่นี่ที่ 4.4° แต่อาจทำให้เข้าใจผิดเมื่อเกิน 15°

สรุป สเลกที่ปลายด้านหนึ่ง โหลดที่อีกด้าน ทำซ้ำ $V_{2} = V_{1} - Z\,\mathrm{conj}(S/V_{2})$; ตรวจสอบด้วยการประมาณ $PR + QX$ การประมาณค่าและปิดสมดุลกำลัง การไหลของ reactive คือแรงดัน การชดเชยคือhalfที่ประหยัดที่สุดของการแก้ไข

คำศัพท์ ฝึกฝน
English ไทย
reactive compensation การชดเชยกำลังปฏิกิริยา
9.7

บทนำเกี่ยวกับอิเล็กทรอนิกส์กำลัง

ทำไมถึงสำคัญ ชาร์เจอร์เดียวกันเปิดด้วยสวิตช์ที่สลับหนึ่งแสนครั้งต่อวินาที คอนเวอร์เตอร์สวิตชิ่งคือเหตุผลที่อะแดปเตอร์ขนาด 30-วัตต์ ตอนนี้เล็กกว่าปลั๊กของตัวเอง — และทำไมหน่วยนี้จึงจบหลักสูตร: เครื่องจักร พบอิเล็กทรอนิกส์ที่ไดรฟ์

แนวคิด พร้อมภาพประกอบ บักคอนเวอร์เตอร์คือสวิตช์ ไดโอด คอยล์และตัวเก็บประจุ เมื่อสวิตช์เปิด ไฟเข้าจะจ่ายให้ คอยล์; เมื่อปิด คอยล์จะรักษาการไหลของกระแสผ่านไดโอด คอยล์และตัวเก็บประจุทำหน้าที่เฉลี่ย ส่วนสวิตช์เลือกเพียง อัตราส่วนของเวลาเปิดต่อรอบ period, duty cycle $D$. Balance vol-sec balance on the inductor — the average of $v_{L}$ over a period must be zero ในสภาวะคงที่ — ซึ่งทำให้ได้สมการในบรรทัดเดียว:

$$(V_{in} - V_{out})\,D T = V_{out}\,(1-D)\,T \quad\Longrightarrow\quad V_{out} = D\,V_{in},$$

และบอสต์คู่จะให้ $V_{out} = \dfrac{V_{in}}{1-D}$ การนำกระแสแบบต่อเนื่อง (CCM) หมายความว่ากระแสคอยล์ไม่เคยลดลงจนเป็นศูนย์ — ซึ่งคือโลกแห่งripple เล็กๆ ที่สูตรเหล่านี้ใช้กัน

แรงดันโหนดสวิตช์ของบักคอนเวอร์เตอร์ที่ duty 0.417 และกระแสอินดักเตอร์ขึ้นลง 0.29 A peak to peak รอบๆ 2 A
กระแสอินดักเตอร์เพิ่มขึ้นเมื่อสวิตช์เปิด และลดลงเมื่อปิด

การพิสูจน์ ใน การนำกระแสแบบต่อเนื่อง ช่วง ON ของบัก คอยล์จะเห็น $V_{in} - V_{out}$ เป็นเวลา $DT$ วินาที; ในช่วง OFF จะเห็น $-V_{out}$ เป็น $(1-D)T$ ตั้งค่าผลรวม โวลต์-วินาทีให้เป็นศูนย์ จะได้ $V_{out} = D V_{in}$ — ซึ่งไม่ขึ้นอยู่กับ L, C และ โหลดใน CCM นี่คือเสน่ห์ของคอนเวอร์เตอร์ การเปลี่ยนแปลงรูปสามเหลี่ยมของกระแส เกิดจาก $v = L\,di/dt$ ในแต่ละช่วง:

$$\Delta I_{L} = \frac{V_{out}(1-D)}{L f}, \qquad \Delta V_{out} = \frac{\Delta I_{L}}{8 C f},$$

คู่ ripple ที่ทุกdatasheetระบุไว้

ตัวอย่างคำนวณ 1 — บักจาก 12 V เป็น 5 V 12 โวลต์เข้า, 5 V ออกที่ 2 A, สวิตชิ่งที่ 100 kHz ด้วย $L = 100\ \mu$H ดิวตี $D = \dfrac{5}{12} = 0.417$ กระแสripple $\Delta I_{L} = \dfrac{5 \times 0.583}{100\mu \times 100k} = 0.29$ A — 15% ของโหลด ซึ่งเป็นจุดออกแบบมาตรฐาน CCM รักษาสภาพอยู่เพราะ $\Delta I_{L}/2 = 0.15$ A ต่ำมากเมื่อเทียบกับ 2 A. ด้วย $C = 220\ \mu$F กำลังออก ripple เป็น $\Delta V_{out} = \dfrac{0.29}{8 \times 220\mu \times 100k} = 1.7$ mV: เอาต์พุตของคอนเวอร์เตอร์สะอาดกว่าแหล่งจ่ายไฟที่มันใช้งานอยู่

2 W ดังนั้นกระแสขาเข้าคือ 12 A — ไม่ใช่ 24 A; กระแสแลกเปลี่ยนกับแรงดัน แต่พลังงานไม่เปลี่ยน ความripple จัดใหม่: สวิตช์ข้ามอินดักเตอร์, ไดโอดไปยังเอาต์พุต. สำหรับ 24 V ที่ 1.5 W ดังนั้นกระแสขาเข้าคือ 12 A — ไม่ใช่ $D = 1 - \dfrac{12}{24} = 0.5$ A; กระแสแลกเปลี่ยน $P_{in} = 36$ W, ดังนั้นกระแสอินพุตคือ 3 A — ไม่ใช่ 1.5 A; กระแสแลกเปลี่ยน ไม่รองรับแรงดันไฟฟ้า แต่กำลังไฟฟ้าทำไม่ได้ Ripple $\Delta I_{L} = \dfrac{V_{in} D}{L f} = \dfrac{12 \times 0.5}{100\mu \times 100k} = 0.6$ A, สรุป. สมดุลโวลต์-วินาที: 3 (buck) หรือ กระแส — เฉพาะช่วง $(1-D)$ ของแต่ละรอบ — ดังนั้นตัวเพิ่มแรงดันจึง ต้องการตัวเก็บประจุเอาต์พุตที่มีค่าความต้านทานภายในต่ำและขนาดใหญ่กว่าของตัวลดแรงดันที่มีกำลังเท่ากัน: ค่า RMS ของripple ไม่ใช่ค่าเฉลี่ย คือปัจจัยในการกำหนดขนาดอุปกรณ์

ข้อผิดพลาดทั่วไป โหลดเบาในแบบ "CCM" : ต่ำกว่าขอบเขต กระแส $\Delta I_{L}/2$ ตัวเพิ่มแรงดันจะเข้าสู่สภาวะการนำกระแสแบบขาดตอน และ $V_{out}$ สูงเกิน $D V_{in}$ การละเลยการตกคร่อมของไดโอดในเอาต์พุตแรงดันต่ำ —— 0.4 V ในเรล 5 V คือ 8% นี่คือเหตุผลที่ การปรับทิศทางแบบซิงโครนัส (ใช้ MOSFET แทนไดโอด) จึงเป็นเรื่องปกติต่ำกว่าประมาณ rectification (MOSFET แทนไดโอด) เป็นเรื่องปกติต่ำกว่าประมาณ สรุป ความสมดุลของโวลต์-วินาที: 12 (buck) หรือ สมมาตร — มีเพียงพลังงานที่คงอยู่

สรุป. Volt-second balance: $V_{out} = D V_{in}$ (buck) หรือ $V_{out} = V_{in}/(1-D)$ (boost) ใน CCM; คลื่นรบกวน $\Delta I_{L} = \dfrac{V_{out}(1-D)}{Lf}$ และ $\Delta V_{out} = \dfrac{\Delta I_{L}}{8Cf}$. สวิตช์กำหนดอัตราส่วน; ส่วนพาสซีฟกำหนดคุณภาพ; การสูญเสียจะอยู่ใน สวิตช์และไดโอด

คำศัพท์ ฝึกฝน
English ไทย
buck Buck (ลดแรงดัน)
boost Boost (เพิ่มแรงดัน)
duty cycle รอบการทำงาน
continuous conduction การนำกระแสต่อเนื่อง (Continuous Conduction)
volt-second balance สมดุลโวลต์-วินาที
synchronous rectification การเรียงกระแสแบบซิงโครนัส

บทเรียนเชิงโต้ตอบสำหรับหัวข้อนี้

ทำทีละขั้นตอน พร้อมแบบฝึกหัดตรวจสอบผลทันที

หัวข้อเพิ่มเติมใน วิศวกรรมไฟฟ้า มหาวิทยาลัย

เข้าสู่ระบบหรือสร้างบัญชี

IGCSE, A-Level & AP