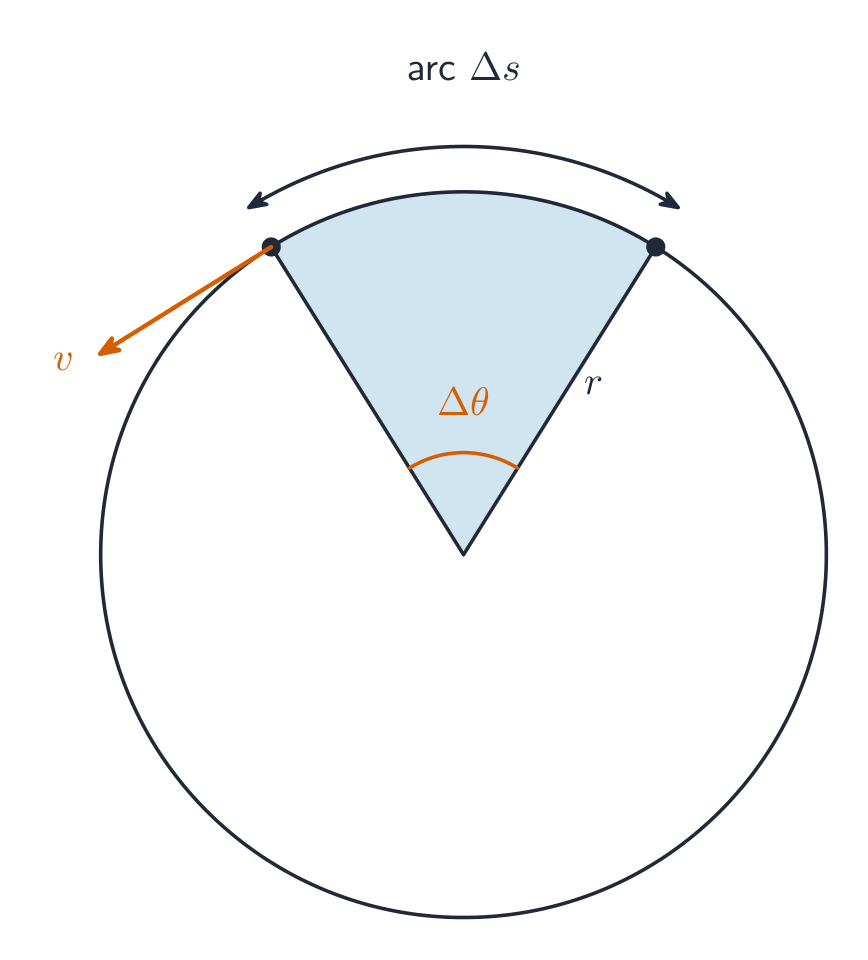
Objetivo de Aprendizagem 5.1.A: Descrever a rotação de um sistema em relação ao tempo usando deslocamento angular, velocidade angular e aceleração angular.
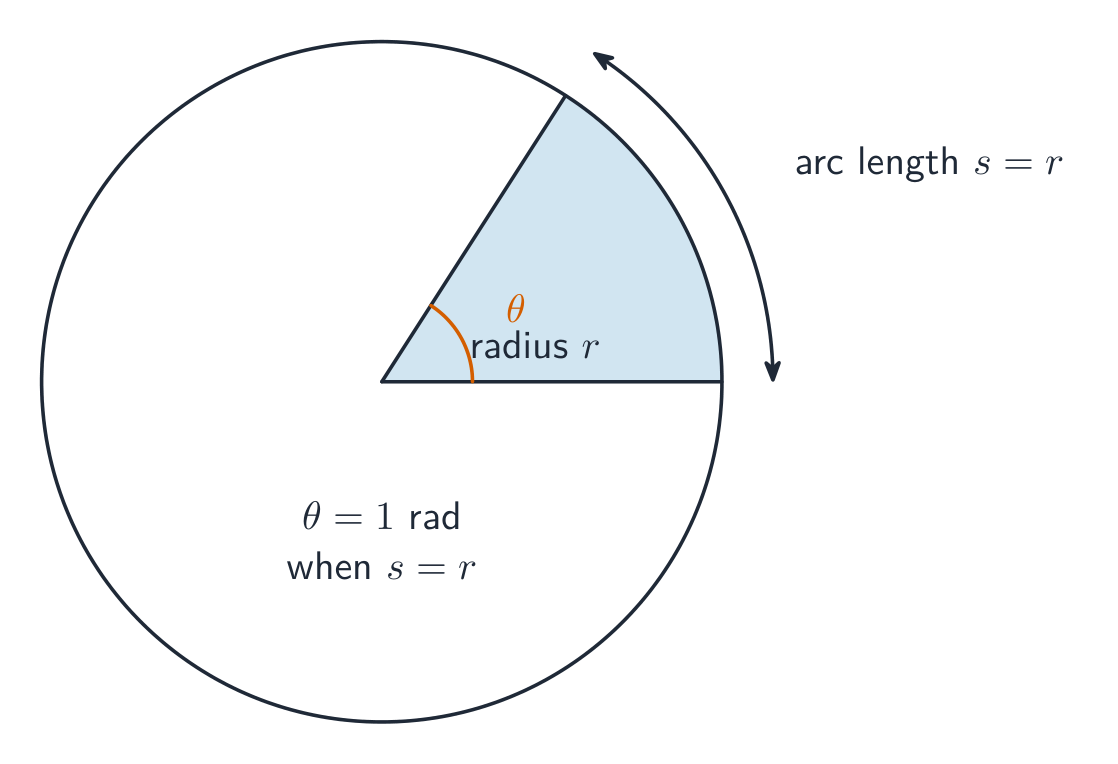
- 5.1.A.1 Deslocamento angular é a medida do ângulo, em radianos, através do qual um ponto em um sistema rígido gira em torno de um eixo especificado.
- Equação: $\Delta\theta = \theta - \theta_0$
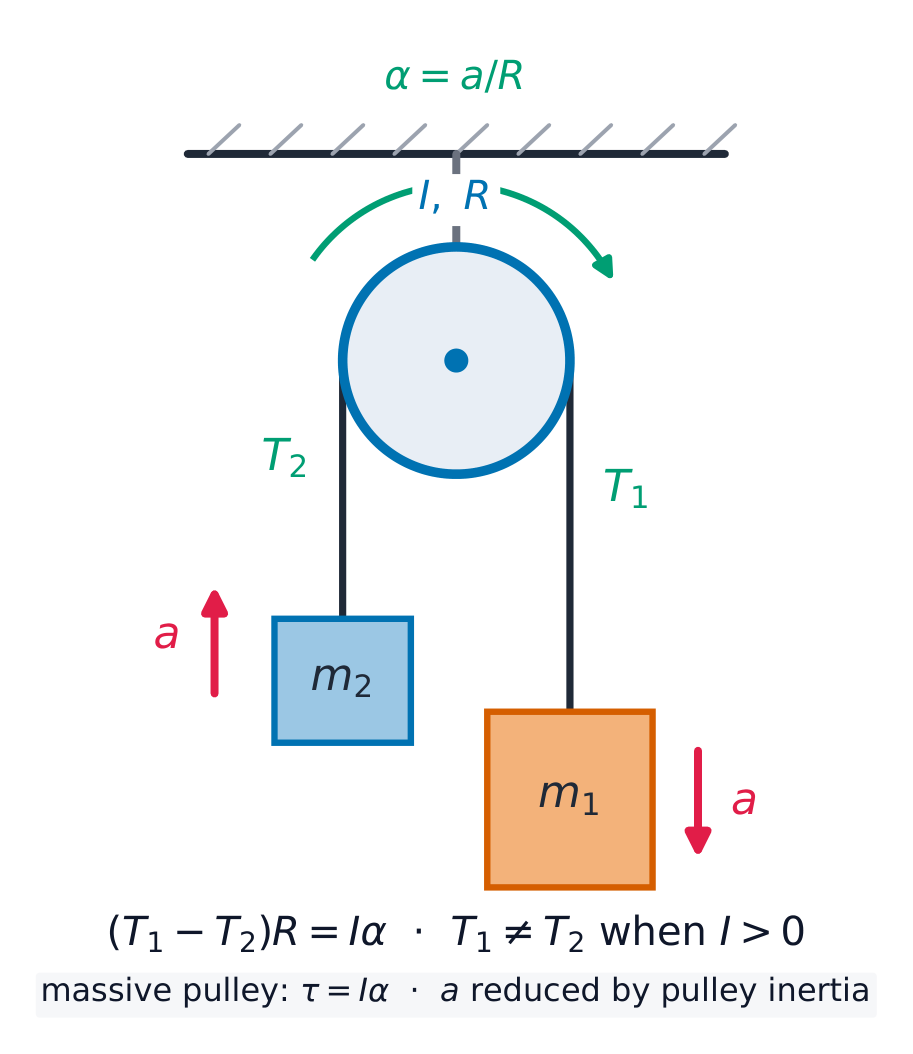
- 5.1.A.1.i Um sistema rígido é aquele que mantém sua forma, mas em que diferentes pontos do sistema se movem em direções diferentes durante a rotação. Um sistema rígido não pode ser modelado como um objeto.
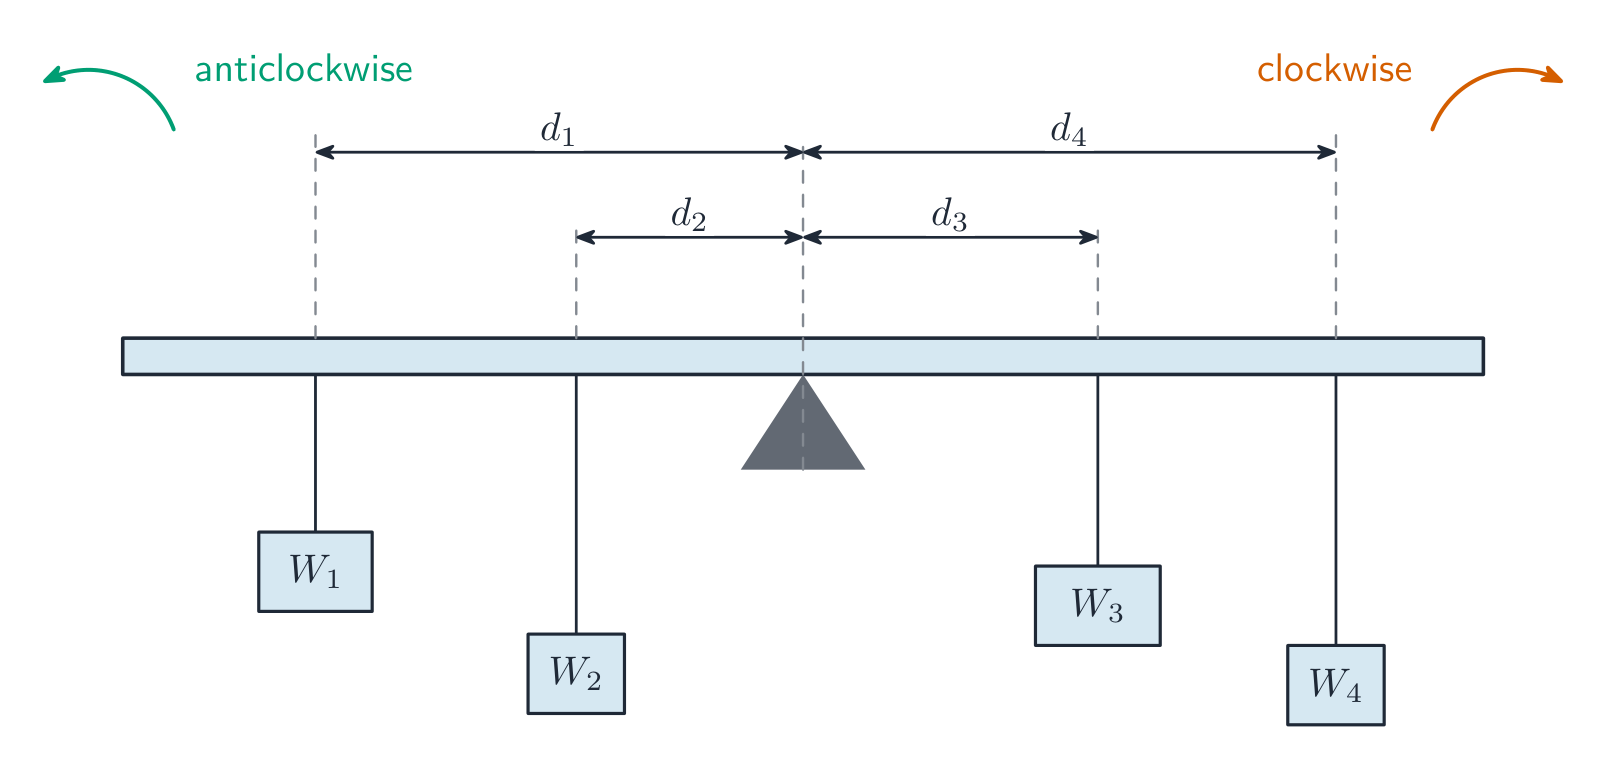
- 5.1.A.1.ii Uma direção de deslocamento angular em torno de um eixo de rotação — horária ou anti-horária — geralmente é indicada como matematicamente positiva, sendo a outra direção matematicamente negativa.
- 5.1.A.1.iii Se a rotação de um sistema em torno de um eixo puder ser bem descrita usando o movimento do centro de massa do sistema, o sistema pode ser tratado como um único objeto. Por exemplo, a rotação da Terra em torno de seu eixo pode ser considerada desprezível ao considerar a revolução da Terra em torno do centro de massa do sistema Terra-Sol.
- 5.1.A.2 A velocidade angular é a taxa na qual a posição angular muda em relação ao tempo.
- Equação: $\omega = \dfrac{d\theta}{dt}$
- 5.1.A.3 A aceleração angular é a taxa na qual a velocidade angular muda em relação ao tempo.
- Equação: $\alpha = \dfrac{d\omega}{dt}$
- 5.1.A.4 Deslocamento angular, velocidade angular e aceleração angular em torno de um eixo são análogos ao deslocamento linear, velocidade e aceleração em uma dimensão e demonstram as mesmas relações matemáticas.
- 5.1.A.4.i Para aceleração angular constante, as relações matemáticas entre deslocamento angular, velocidade angular e aceleração angular podem ser descritas pelas seguintes equações:
- $\omega = \omega_0 + \alpha t$
- $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
- $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
- 5.1.A.4.ii Gráficos de deslocamento angular, velocidade angular e aceleração angular como funções do tempo podem ser usados para encontrar as relações entre essas quantidades.
- 5.1.A.4.i Para aceleração angular constante, as relações matemáticas entre deslocamento angular, velocidade angular e aceleração angular podem ser descritas pelas seguintes equações:
Declaração de limite: AP Physics C: Mecânica espera que os alunos consigam manipular matematicamente as magnitudes do deslocamento angular, da velocidade angular e da aceleração angular usando convenções vetoriais. No entanto, as direções desses vetores não serão avaliadas no exame.
As descrições das direções das quantidades de cinemática rotacional para um ponto ou corpo rígido são limitadas aos sentidos horário e anti-horário em relação a um eixo de rotação dado.