Pular para o conteúdo
Matérias

Física C: Mecânica do AP

Dicas

AP Physics C: Mecânica é a versão baseada em cálculo: cinemática, forças, trabalho, energia e potência, momento linear, torque e rotação e oscilações. Ela cobre menos terreno que o Physics 1, mas vai muito mais fundo, e o cálculo não é enfeite — é como os resultados são derivados e como o exame espera que sejam usados.

Na prática: integre para obter um total a partir de uma quantidade variável, e diferencie de posição para velocidade para aceleração, com conforto e sem ser solicitado.

Dinâmica rotacional é onde o tempo passa, porque momentos de inércia devem ser configurados como integrais em vez de serem lembrados.

As notas abordam cada unidade na ordem do CED com o cálculo exposto completamente. As provas passadas e critérios de avaliação liberados ficam na biblioteca. Como tantas marcas dependem da configuração em vez da aritmética, os exemplos resolvidos mostram deliberadamente o integral sendo montado antes de ser avaliado.

  • 1

    Cinemática

    Assistir aula
    1.1

    Escalares e Vetores

    Programa

    Objetivo de Aprendizagem 1.1.A: Descreva uma grandeza escalar ou vetorial usando magnitude e direção, conforme apropriado.

    • 1.1.A.1 Escalares são grandezas descritas apenas por magnitude; vetores são grandezas descritas por magnitude e direção.
    • 1.1.A.2 Vetores podem ser modelados visualmente como setas com direção adequada e comprimentos proporcionais à sua magnitude.
    • 1.1.A.3 Distância e velocidade escalar são exemplos de grandezas escalares, enquanto posição, deslocamento, velocidade e aceleração são exemplos de grandezas vetoriais.
    • 1.1.A.4 Vetores podem ser expressos em notação de vetores unitários ou como uma magnitude e uma direção.
      • 1.1.A.4.i A notação de vetores unitários pode ser usada para representar vetores como a soma de seus componentes constituintes nas direções $x$-, $y$- e $z$-, denotadas por $\hat{i}$, $\hat{j}$ e $\hat{k}$, respectivamente.
        • Equação: $\vec{r} = \left( A\hat{i} + B\hat{j} + C\hat{k} \right)$
      • 1.1.A.4.ii O vetor posição de um ponto é dado por $\vec{r}$, e o vetor unitário na direção do vetor posição é denotado $\hat{r}$.
      • 1.1.A.4.iii Um vetor resultante é a soma vetorial dos componentes dos vetores adendos.
        • Equação: $\vec{C} = \vec{A} + \vec{B}$
        • Equação: $\vec{C} = \left( A_x + B_x \right)\hat{i} + \left( A_y + B_y \right)\hat{j}$
    • 1.1.A.5 Em um sistema de coordenadas unidimensional dado, direções opostas são denotadas por sinais opostos.
    Fonte: College Board AP Course and Exam Description

    Cinemática 运动学 descreve o movimento. Dois tipos de quantidade:

    • Um escalar 标量 tem apenas tamanho (magnitude 大小): distância, velocidade escalar, massa, tempo.
    • Um vetor 矢量 tem magnitude e direção: deslocação, velocidade, aceleração, força.

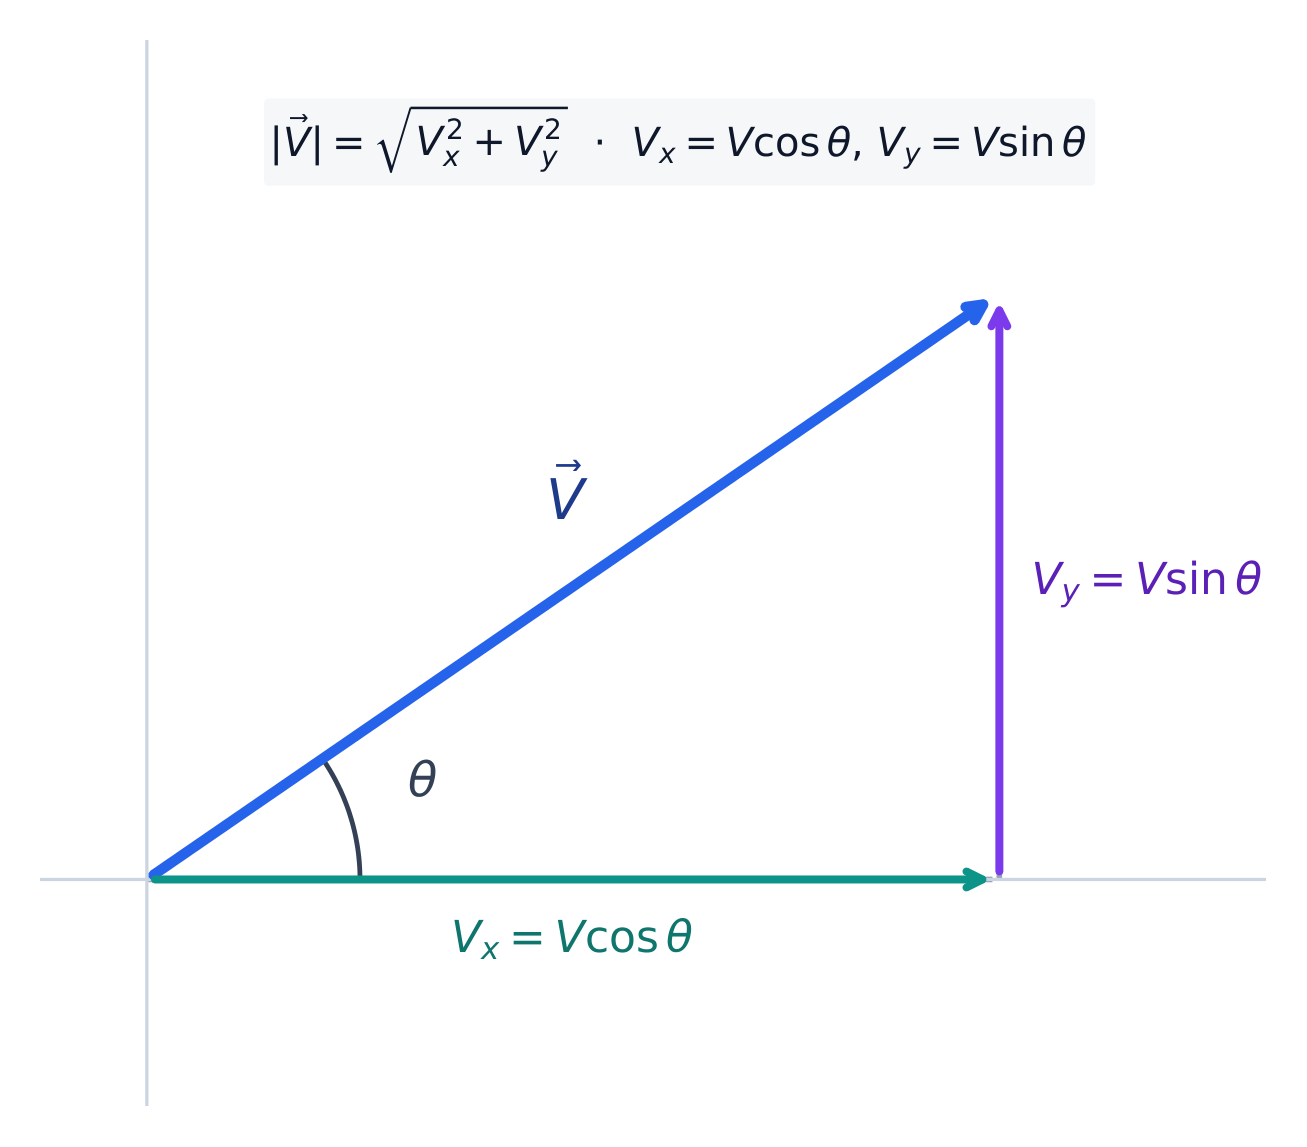
    Neste curso baseado em cálculo, você resolve vetores em componentes 分量 e os soma componente por componente; a magnitude de um vetor é $\sqrt{v_x^2+v_y^2+\cdots}$. Física C também escreve vetores com vetores unitários 单位矢量: $\vec{v}=v_x\hat{i}+v_y\hat{j}$, onde $\hat{i}$ e $\hat{j}$ são direções de comprimento um ao longo de $x$ e $y$ – útil porque o cálculo pode atuar em cada componente separadamente.

    Resolvendo um vetor em suas componentes x e y
    Resolvendo um vetor em suas componentes x e y
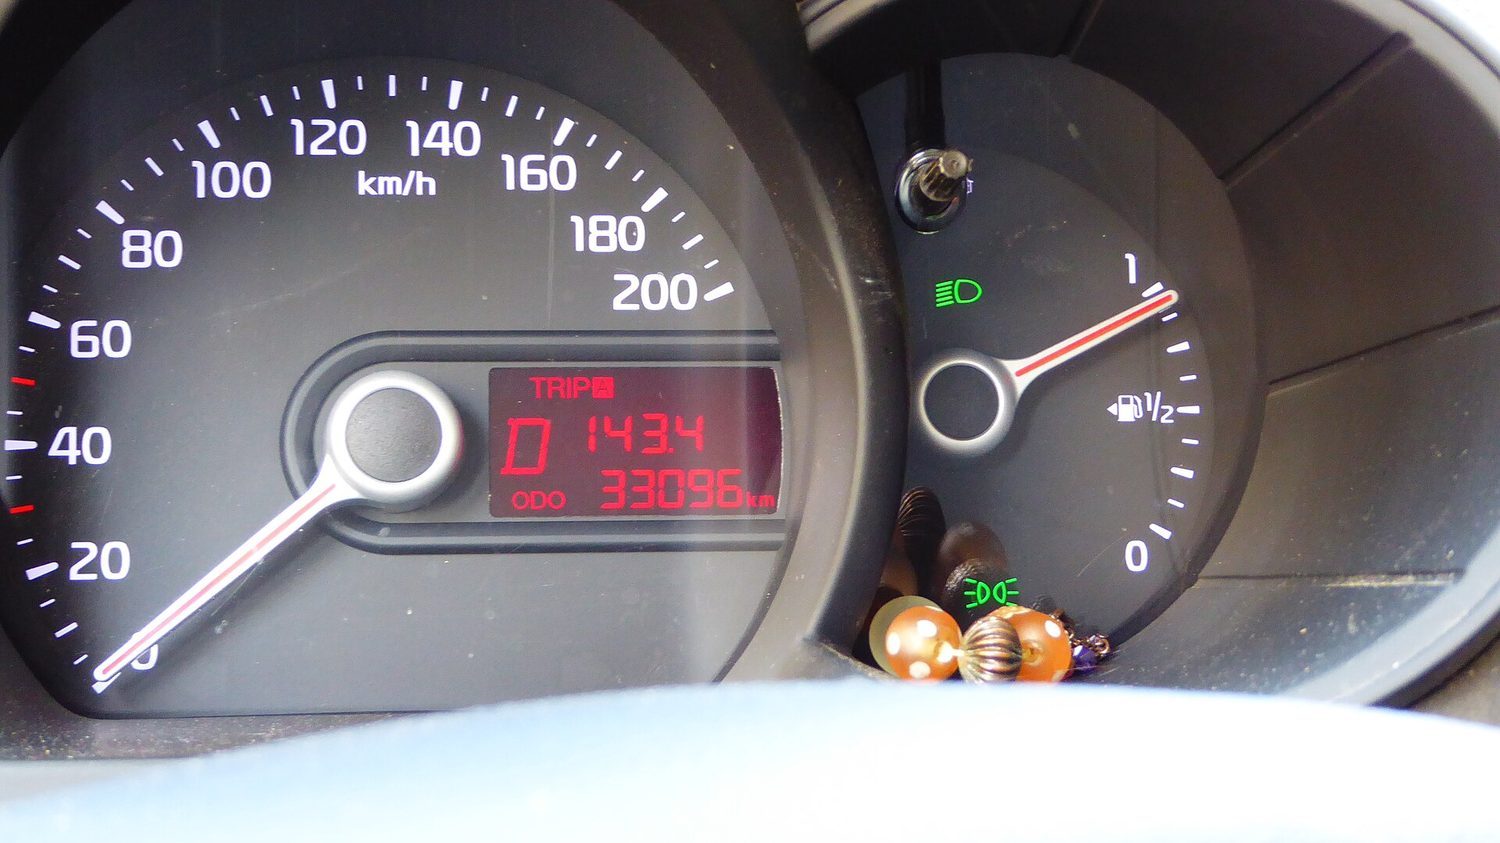
    Um velocímetro de carro: a velocidade é a magnitude da velocidade vetorial — uma taxa escalar de movimento
    Um velocímetro de carro: a velocidade escalar é a magnitude da velocidade — uma taxa escalar de movimento
    Explorar

    Explore o produto escalar

    Arraste as componentes de $\vec{A}$ e $\vec{B}$. O produto escalar $\vec{A}\cdot\vec{B}=A_xB_x+A_yB_y$ atinge zero exatamente quando os dois vetores são perpendiculares — a geometria por trás de $\cos\theta$.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    scalar/ˈskeɪlə/ 标量 biāo liàng
    magnitude/ˈmæɡnɪtjuːd/ 大小 dà xiǎo
    vector/ˈvektə/ 矢量 shǐ liàng
    components/kəmˈpəʊnənts/ 分量 fèn liàng
    unit vectors/ˈjuːnɪt ˈvektəz/ 单位矢量 dān wèi shǐ liàng
    derivatives/dɪˈrɪvətɪvz/ 导数 dǎo shù
    average velocity/ˈævrɪdʒ vəˈlɒsɪti/ 平均速度 píng jūn sù dù
    instantaneous velocity/ˌɪnstənˈteɪnɪəs vəˈlɒsɪti/ 瞬时速度 shùn shí sù dù
    free fall/friː fɔːl/ 自由落体 zì yóu luò tǐ
    reference frame/ˈrefrəns freɪm/ 参考系 cān kǎo xì
    relative motion/ˈrelətɪv ˈməʊʃn/ 相对运动 xiāng duì yùn dòng
    projectile motion/prəˈdʒektaɪl ˈməʊʃn/ 抛体运动 pāo tǐ yùn dòng
    1.2

    Deslocação, Velocidade e Aceleração

    Programa

    Objetivo de Aprendizagem 1.2.A: Descreva uma mudança na posição de um objeto.

    • 1.2.A.1 Ao usar o modelo de objeto, o tamanho, a forma e a configuração interna são ignorados. O objeto pode ser tratado como um único ponto com propriedades extensivas como massa e carga.
    • 1.2.A.2 Deslocamento é a mudança na posição de um objeto.
      • Equação: $\Delta x = x - x_0$

    Objetivo de Aprendizagem 1.2.B: Descreva a velocidade média e a aceleração de um objeto.

    • 1.2.B.1 As médias de velocidade e aceleração são calculadas considerando os estados inicial e final de um objeto ao longo de um intervalo de tempo.
    • 1.2.B.2 A velocidade média é o deslocamento de um objeto dividido pelo intervalo de tempo em que esse deslocamento ocorre.
      • Equação: $\vec{v}_{\text{avg}} = \dfrac{\Delta \vec{x}}{\Delta t}$
    • 1.2.B.3 A aceleração média é a variação da velocidade dividida pelo intervalo de tempo em que essa variação de velocidade ocorre.
      • Equação: $\vec{a}_{\text{avg}} = \dfrac{\Delta \vec{v}}{\Delta t}$
    • 1.2.B.4 Um objeto está acelerando se a magnitude e/ou a direção da velocidade do objeto estiverem mudando.
    • 1.2.B.5 O cálculo da velocidade ou aceleração média sobre um intervalo de tempo muito pequeno resulta em um valor muito próximo da velocidade ou aceleração instantânea.

    Objetivo de Aprendizagem 1.2.C: Descrever a posição instantânea, velocidade e aceleração de um objeto como função do tempo.

    • 1.2.C.1 À medida que o intervalo de tempo usado para calcular o valor médio de uma grandeza se aproxima de zero, o valor médio dessa grandeza se aproxima do valor da grandeza naquele instante, chamado de valor instantâneo.
      • 1.2.C.1.i A velocidade instantânea é a taxa de variação da posição do objeto, que é igual à derivada da posição em relação ao tempo.
        • Equação: $\vec{v} = \dfrac{d\vec{r}}{dt}$
        • Equação: $v_x = \dfrac{dx}{dt}$
      • 1.2.C.1.ii A aceleração instantânea é a taxa de variação da velocidade do objeto, que é igual à derivada da velocidade em relação ao tempo.
        • Equação: $\vec{a} = \dfrac{d\vec{v}}{dt}$
        • Equação: $a_x = \dfrac{dv_x}{dt}$
    • 1.2.C.2 Funções dependentes do tempo e valores instantâneos de posição, velocidade e aceleração podem ser determinados usando diferenciação e integração.

    Fonte: College Board AP Course and Exam Description

    Movimento de projétil é dois movimentos independentes

    Como o movimento pode mudar continuamente, defina as taxas como derivadas 导数:

    $$v=\frac{dx}{dt},\qquad a=\frac{dv}{dt}=\frac{d^2x}{dt^2}.$$
    Invertendo isso, integre para recuperar velocidade e posição:
    $$v(t)=v_0+\int_0^t a\,dt,\qquad x(t)=x_0+\int_0^t v\,dt.$$
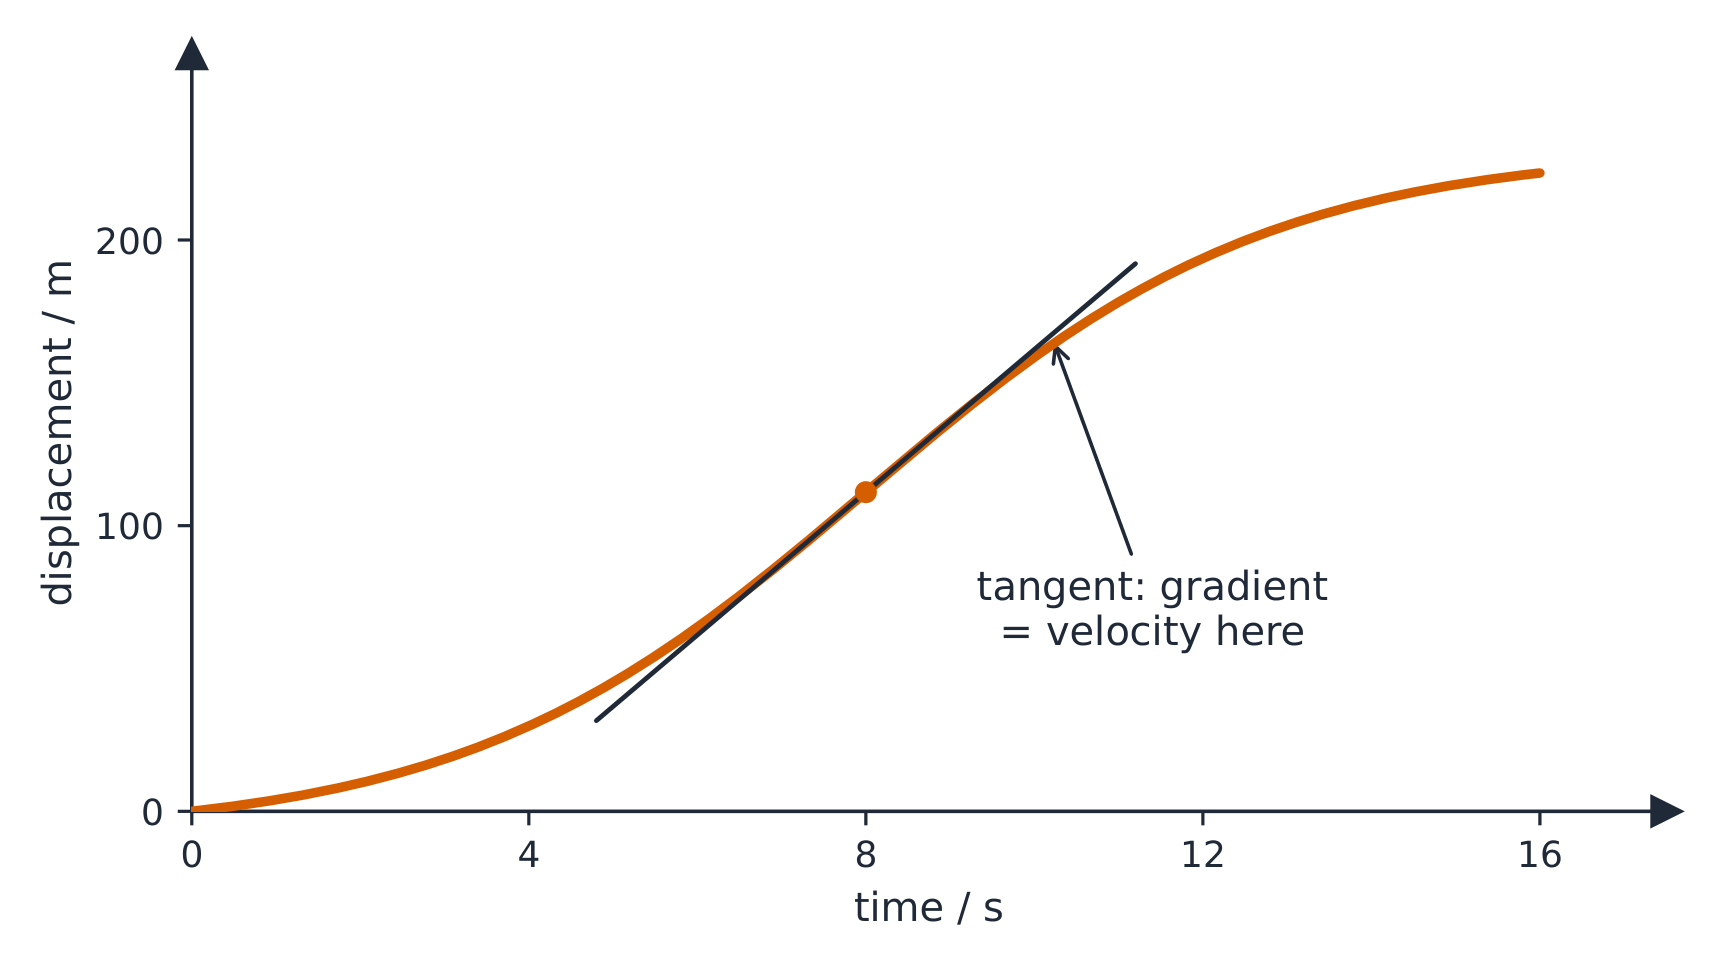
    Distinga a média da instantânea: velocidade média 平均速度 é $\Delta x/\Delta t$ sobre um intervalo, enquanto velocidade instantânea 瞬时速度 é a derivada em um momento – a inclinação da linha tangente, e o que um velocímetro mostra.

    Para aceleração constante, estas dão as equações cinemáticas familiares ($v=v_0+at$, $x=x_0+v_0t+\tfrac12at^2$, $v^2=v_0^2+2a\,\Delta x$). O caso mais importante de $a$ constante é a queda livre 自由落ite: perto da superfície da Terra, todo objeto, pesado ou leve, acelera para baixo a $g=9.8\ \text{m/s}^2$ assim que a resistência do ar é desprezível. Quando $a$ ou $v$ varia com o tempo, use as integrais diretamente.

    Exemplo resolvido. Uma partícula se move com $x(t)=2t^3-3t^2$ (metros). Diferencie para obter velocidade e aceleração:

    $$v=\frac{dx}{dt}=6t^2-6t,\qquad a=\frac{dv}{dt}=12t-6.$$
    Em $t=2\ \text{s}$, $v=24-12=12\ \text{m/s}$ e $a=24-6=18\ \text{m/s}^2$. Essa conexão de cálculo — não apenas as fórmulas de constante-$a$ — é o que diferencia a Física C.

    Exemplo resolvido. Uma partícula parte do repouso na origem com $a(t)=6t$. Integre: $v=\int 6t\,dt=3t^2$ e $x=\int 3t^2\,dt=t^3$. Em $t=2\ \text{s}$, $v=12\ \text{m/s}$ e $x=8\ \text{m}$.

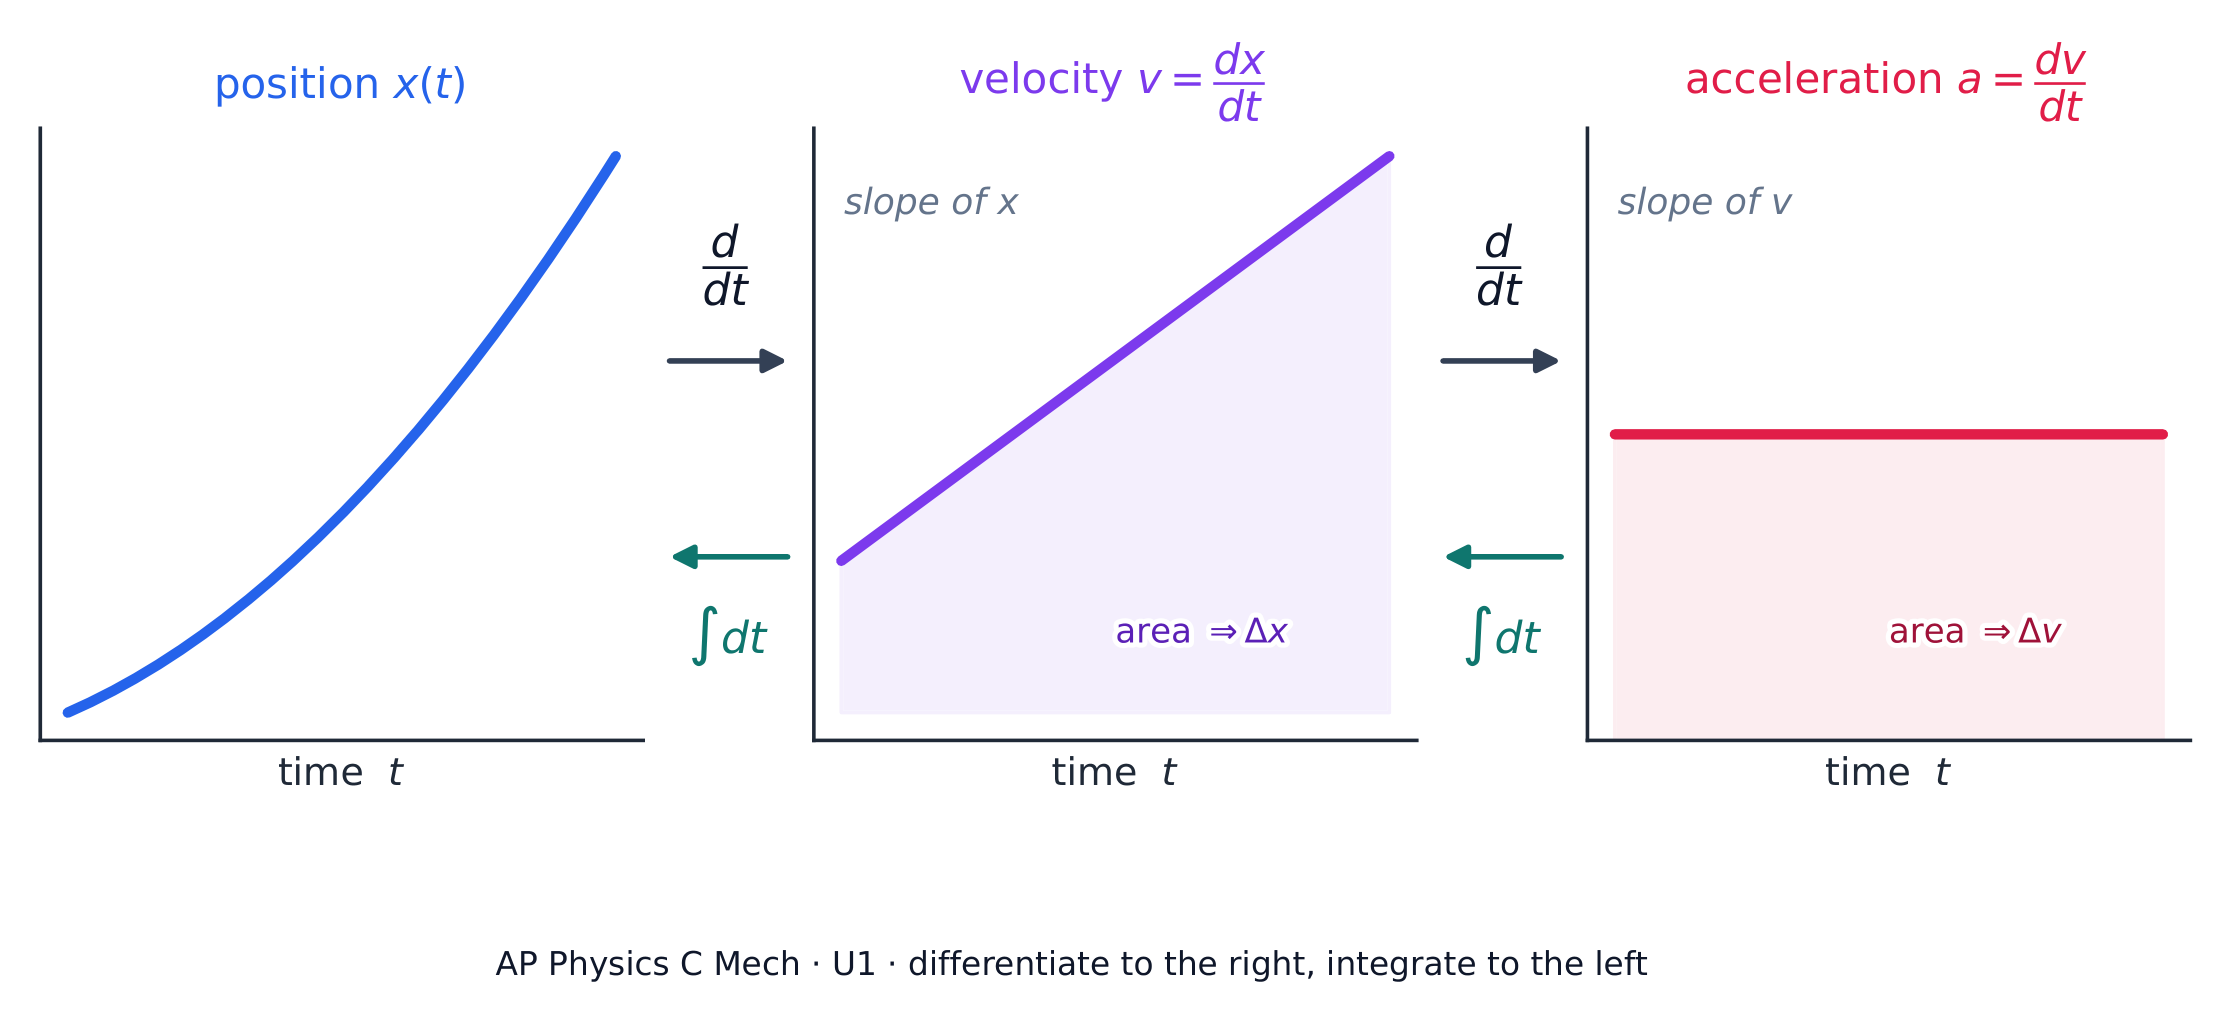
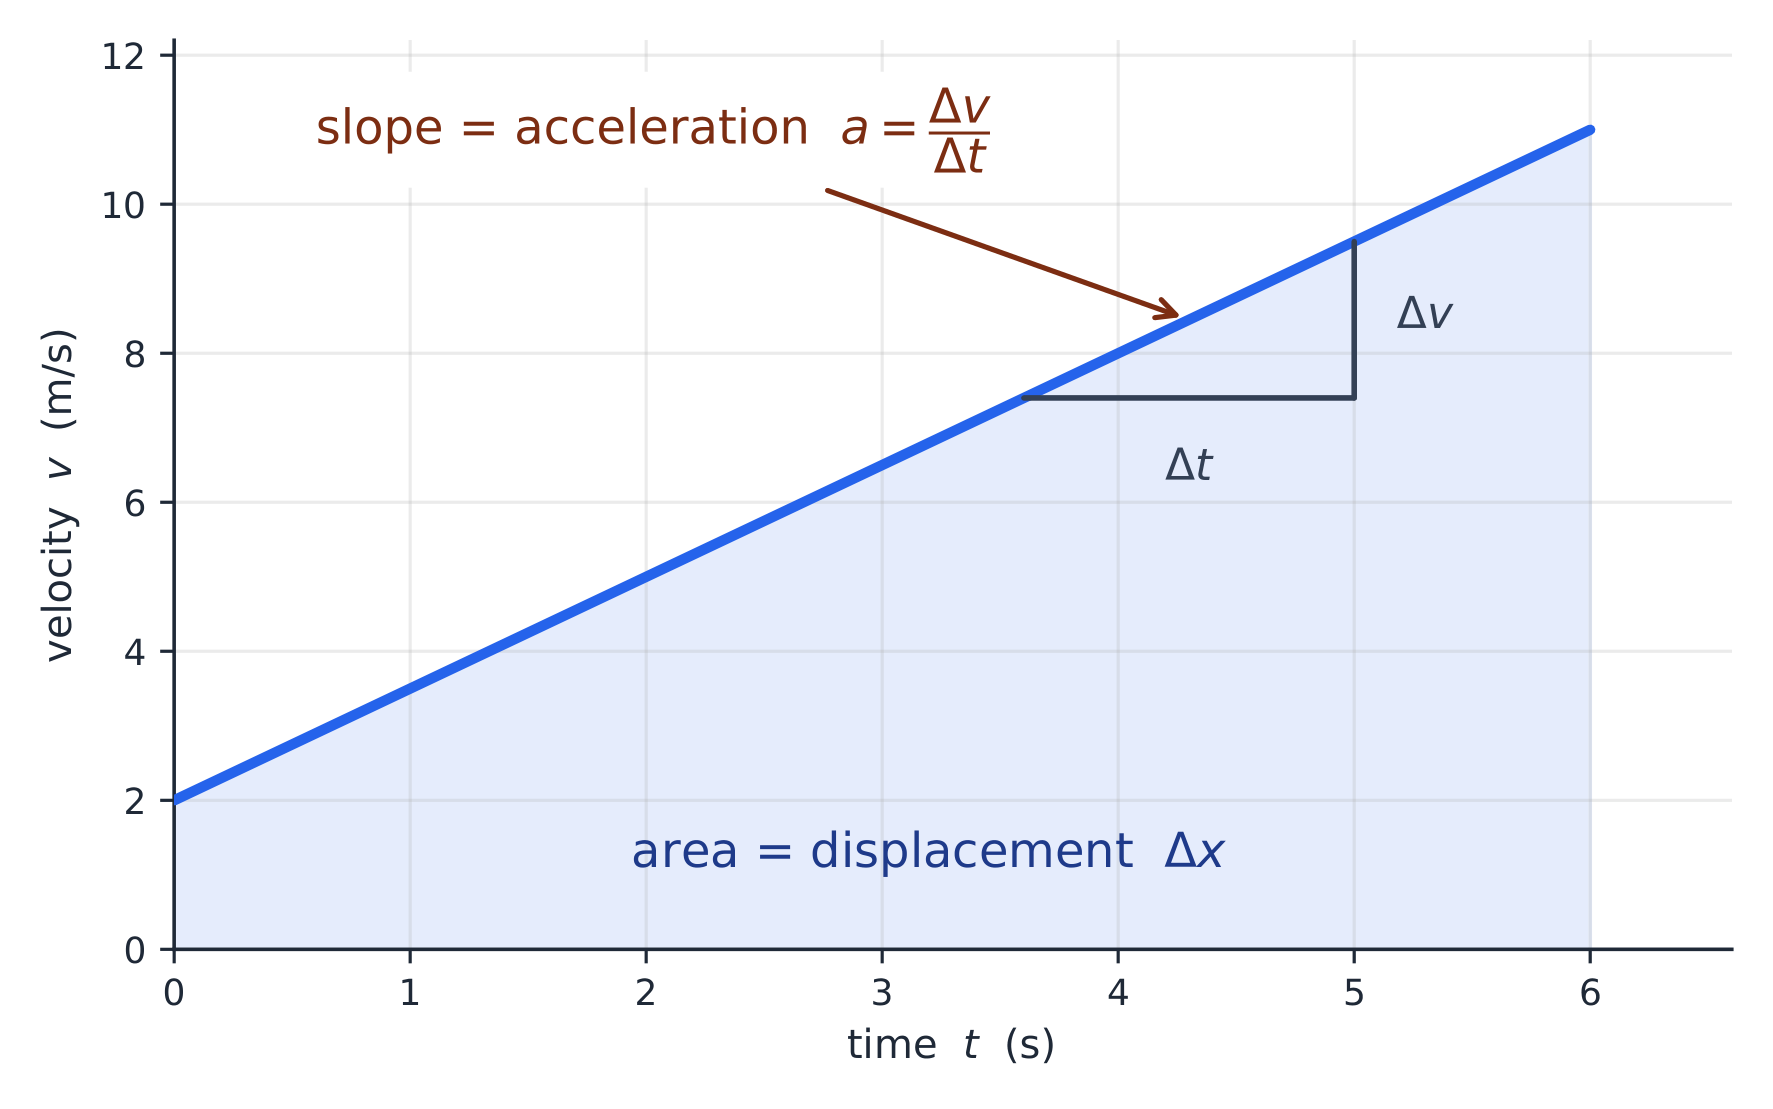
    Num gráfico de velocidade-tempo, a inclinação é a aceleração e a área é o deslocamento
    Num gráfico de velocidade-tempo, a inclinação é a aceleração e a área é o deslocamento
    Um comboio de alta velocidade: a cinemática descreve deslocação, velocidade e aceleração ao longo do tempo
    Um comboio de alta velocidade: a cinemática descreve deslocação, velocidade e aceleração ao longo do tempo
    Vocabulário Treinar
    Inglês Chinês Pinyin
    Kinematics/ˌkɪnɪˈmætɪks/ 运动学 yùn dòng xué
    1.3

    Representação do Movimento

    Programa

    Objetivo de Aprendizagem 1.3.A: Descrever a posição, velocidade e aceleração de um objeto usando representações do movimento desse objeto.

    • 1.3.A.1 O movimento pode ser representado por diagramas de movimento, figuras, gráficos, equações e descrições narrativas.
    • 1.3.A.2 Para aceleração constante, três equações cinemáticas podem ser usadas para descrever o movimento linear instantâneo em uma dimensão:
      • Equação: $v_x = v_{x0} + a_x t$
      • Equação: $x = x_0 + v_{x0} t + \dfrac{1}{2} a_x t^2$
      • Equação: $v_x^2 = v_{x0}^2 + 2a_x \left( x - x_0 \right)$
      • Nota: As equações acima foram escritas para indicar movimento na direção $x$, mas essas equações podem ser usadas em qualquer dimensão única conforme apropriado.
    • 1.3.A.3 Perto da superfície da Terra, a aceleração vertical causada pela força da gravidade é para baixo, constante e tem um valor medido aproximadamente igual a
      • Equação: $a_g = g \approx 10 \ \text{m/s}^2$.
    • 1.3.A.4 Gráficos de posição, velocidade e aceleração como funções do tempo podem ser usados para encontrar as relações entre essas grandezas.
      • 1.3.A.4.i A velocidade instantânea de um objeto é a taxa de variação da posição do objeto, que é igual à inclinação (coeficiente angular) de uma linha tangente a um ponto em um gráfico da posição do objeto em função do tempo.
        • Equação: $v_x = \dfrac{dx}{dt}$
      • 1.3.A.4.ii A aceleração instantânea de um objeto é a taxa de variação da velocidade do objeto, que é igual à inclinação (coeficiente angular) de uma linha tangente a um ponto em um gráfico da velocidade do objeto em função do tempo.
        • Equação: $a_x = \dfrac{dv_x}{dt}$
      • 1.3.A.4.iii O deslocamento de um objeto durante um intervalo de tempo é igual à área sob a curva de um gráfico da velocidade do objeto em função do tempo (i.e., a área delimitada pela função e pelo eixo horizontal para o intervalo apropriado).
        • Equação: $\Delta x = \displaystyle\int_{t_1}^{t_2} v_x(t) \ dt$
      • 1.3.A.4.iv A variação da velocidade de um objeto durante um intervalo de tempo é igual à área sob a curva de um gráfico da aceleração do objeto em função do tempo.
        • Equação: $\Delta v_x = \displaystyle\int_{t_1}^{t_2} a_x(t) \ dt$

    Declaração de limite: AP Physics C: Mechanics e AP Physics C: Electricity and Magnetism esperam que, para todas as situações em que uma quantidade numérica seja necessária para g, o valor $g \approx 10 \ \text{m/s}^2$ será usado. No entanto, os alunos não serão penalizados por usarem corretamente os valores mais precisos comumente aceitos de $g = 9.81 \ \text{m/s}^2$ ou $g = 9.8 \ \text{m/s}^2$.

    Fonte: College Board AP Course and Exam Description

    Mova-se fluidamente entre descrição, gráfico, tabela e equação:

    Um gráfico de posição-tempo: a inclinação em qualquer instante é a velocidade
    Um gráfico de posição-tempo: a inclinação em qualquer instante é a velocidade
    • Num gráfico de posição-tempo, a inclinação ($dx/dt$) é a velocidade.
    • Num gráfico de velocidade-tempo, a inclinação é a aceleração e a área ($\int v\,dt$) é o deslocamento.
    • Num gráfico de aceleração-tempo, a área ($\int a\,dt$) é a variação da velocidade.

    Inclinações são derivadas; áreas são integrais — as duas são operações inversas aqui.

    Posição, velocidade e aceleração estão ligadas por derivação
    Posição, velocidade e aceleração estão ligadas por derivação
    Explorar

    Explore o gráfico velocidade-tempo

    Altere a velocidade inicial e a aceleração. A inclinação de uma linha $v$–$t$ é a aceleração $a=\tfrac{dv}{dt}$, e a área abaixo é o deslocamento $\Delta x=\int v\,dt$ — inclinação e área são as faces gráficas da derivada e da integral.

    1.4

    Referenciais e Movimento Relativo

    Programa

    Objetivo de Aprendizagem 1.4.A: Descrever o sistema de referência de um observador dado.

    • 1.4.A.1 A escolha do sistema de referência determinará a direção e a magnitude das grandezas medidas por um observador nesse sistema de referência.

    Objetivo de Aprendizagem 1.4.B: Descrever o movimento de objetos medidos por observadores em diferentes sistemas de referência inerciais.

    • 1.4.B.1 Medições de um dado sistema de referência podem ser convertidas em medições de outro sistema de referência.
    • 1.4.B.2 A velocidade observada de um objeto resulta da combinação da velocidade do objeto e da velocidade do sistema de referência do observador.
      • 1.4.B.2.i A combinação do movimento de um objeto e do movimento de um observador em um dado sistema de referência envolve a adição ou subtração de vetores.
      • 1.4.B.2.ii A aceleração de qualquer objeto é a mesma quando medida de todos os sistemas de referência inerciais.

    Declaração de limite: A menos que indicado de outra forma, assume-se que o sistema de referência de qualquer problema seja inercial.

    Fonte: College Board AP Course and Exam Description

    Todo movimento é relativo a um sistema de referência 参考系. Combine velocidades por adição vetorial: $\vec{v}_{A/C}=\vec{v}_{A/B}+\vec{v}_{B/C}$. Isso resolve problemas de barcos atravessando rios e passageiros em veículos em movimento — problemas de movimento relativo 相对运动. Leia os subscritos como uma cadeia: "A relativo a B" mais "B relativo a C" resulta em "A relativo a C".

    Exemplo resolvido. Um barco que se move a $4.0\ \text{m/s}$ em água parada navega diretamente transversal a um rio que flui a $3.0\ \text{m/s}$. Relativo ao solo, o barco se move a $\sqrt{4.0^2+3.0^2}=5.0\ \text{m/s}$, angulado rio abaixo. Se o rio tem $80\ \text{m}$ de largura, a travessia ainda leva $t=\dfrac{80}{4.0}=20\ \text{s}$ — apenas a componente transversal cruza o rio; a correnteza apenas arrasta o barco $60\ \text{m}$ rio abaixo.

    1.5

    Movimento em Duas ou Três Dimensões

    Programa

    Objetivo de Aprendizagem 1.5.A: Descrever o movimento de um objeto movendo-se em duas ou três dimensões.

    • 1.5.A.1 O movimento em duas ou três dimensões pode ser analisado usando relações cinemáticas unidimensionais se o movimento for separado em componentes.
    • 1.5.A.2 A velocidade e a aceleração podem ser diferentes em cada dimensão e podem ser não uniformes.
    • 1.5.A.3 O movimento em uma dimensão pode ser alterado sem causar mudança em uma dimensão perpendicular.
    • 1.5.A.4 O movimento de projéteis é um caso especial de movimento bidimensional que possui aceleração zero em uma dimensão e aceleração constante e não nula na segunda dimensão.

    Declaração de limite: AP Physics C: Mechanics espera apenas que os alunos analisem quantitativamente o movimento de um objeto em duas dimensões. AP Physics C: Electricity and Magnetism espera que os alunos também descrevam qualitativamente o movimento de uma partícula em três dimensões.

    Fonte: College Board AP Course and Exam Description

    Em duas ou três dimensões, a posição é um vetor $\vec{r}(t)=\langle x(t),y(t),z(t)\rangle$, e a velocidade e a aceleração são suas derivadas sucessivas — cada componente tratada independentemente.

    Exemplo resolvido. $\vec{r}(t)=\big(2t^2\big)\hat{i}+\big(4t-t^3\big)\hat{j}$ (metros). Derivando cada componente: $\vec{v}=4t\,\hat{i}+(4-3t^2)\,\hat{j}$ e $\vec{a}=4\,\hat{i}-6t\,\hat{j}$. Em $t=1\ \text{s}$: $\vec{v}=4\hat{i}+1\hat{j}$, então a rapidez é $\sqrt{17}\approx4.1\ \text{m/s}$ — nenhuma física nova, apenas uma derivada por componente.

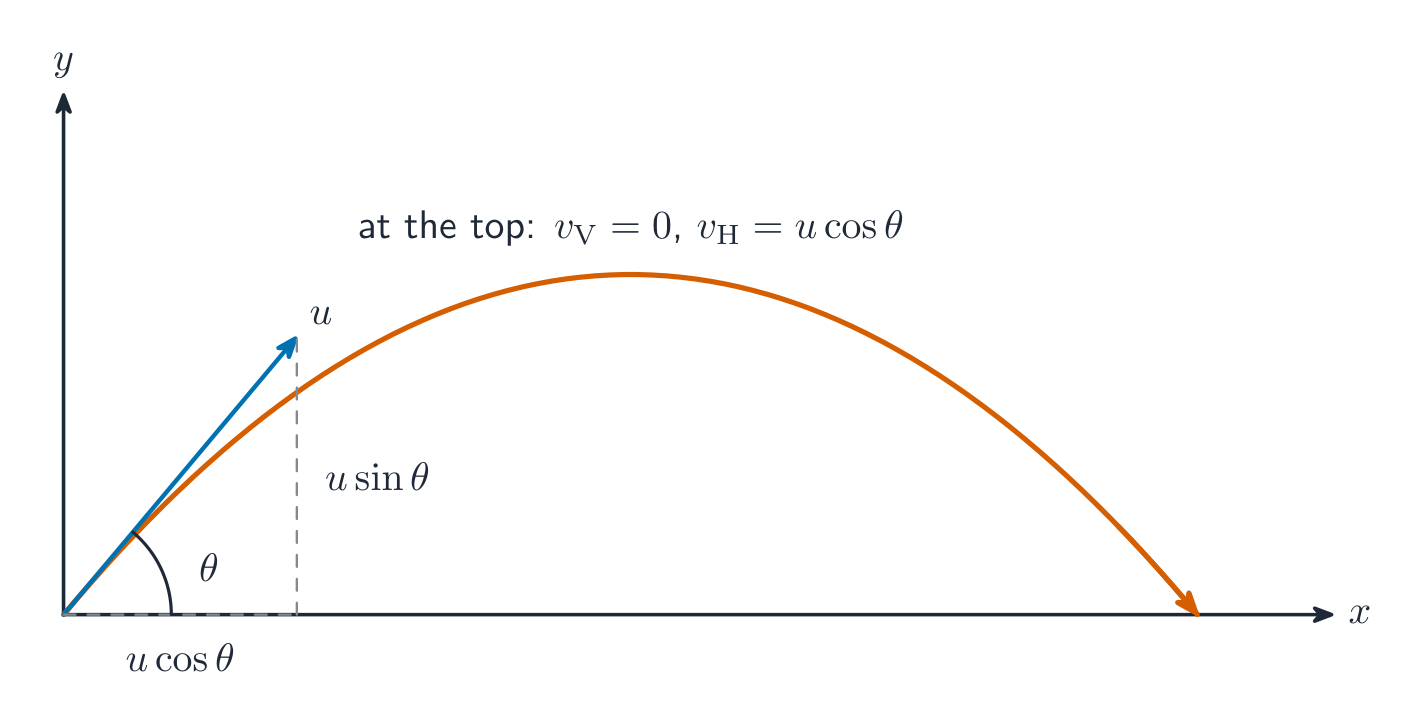
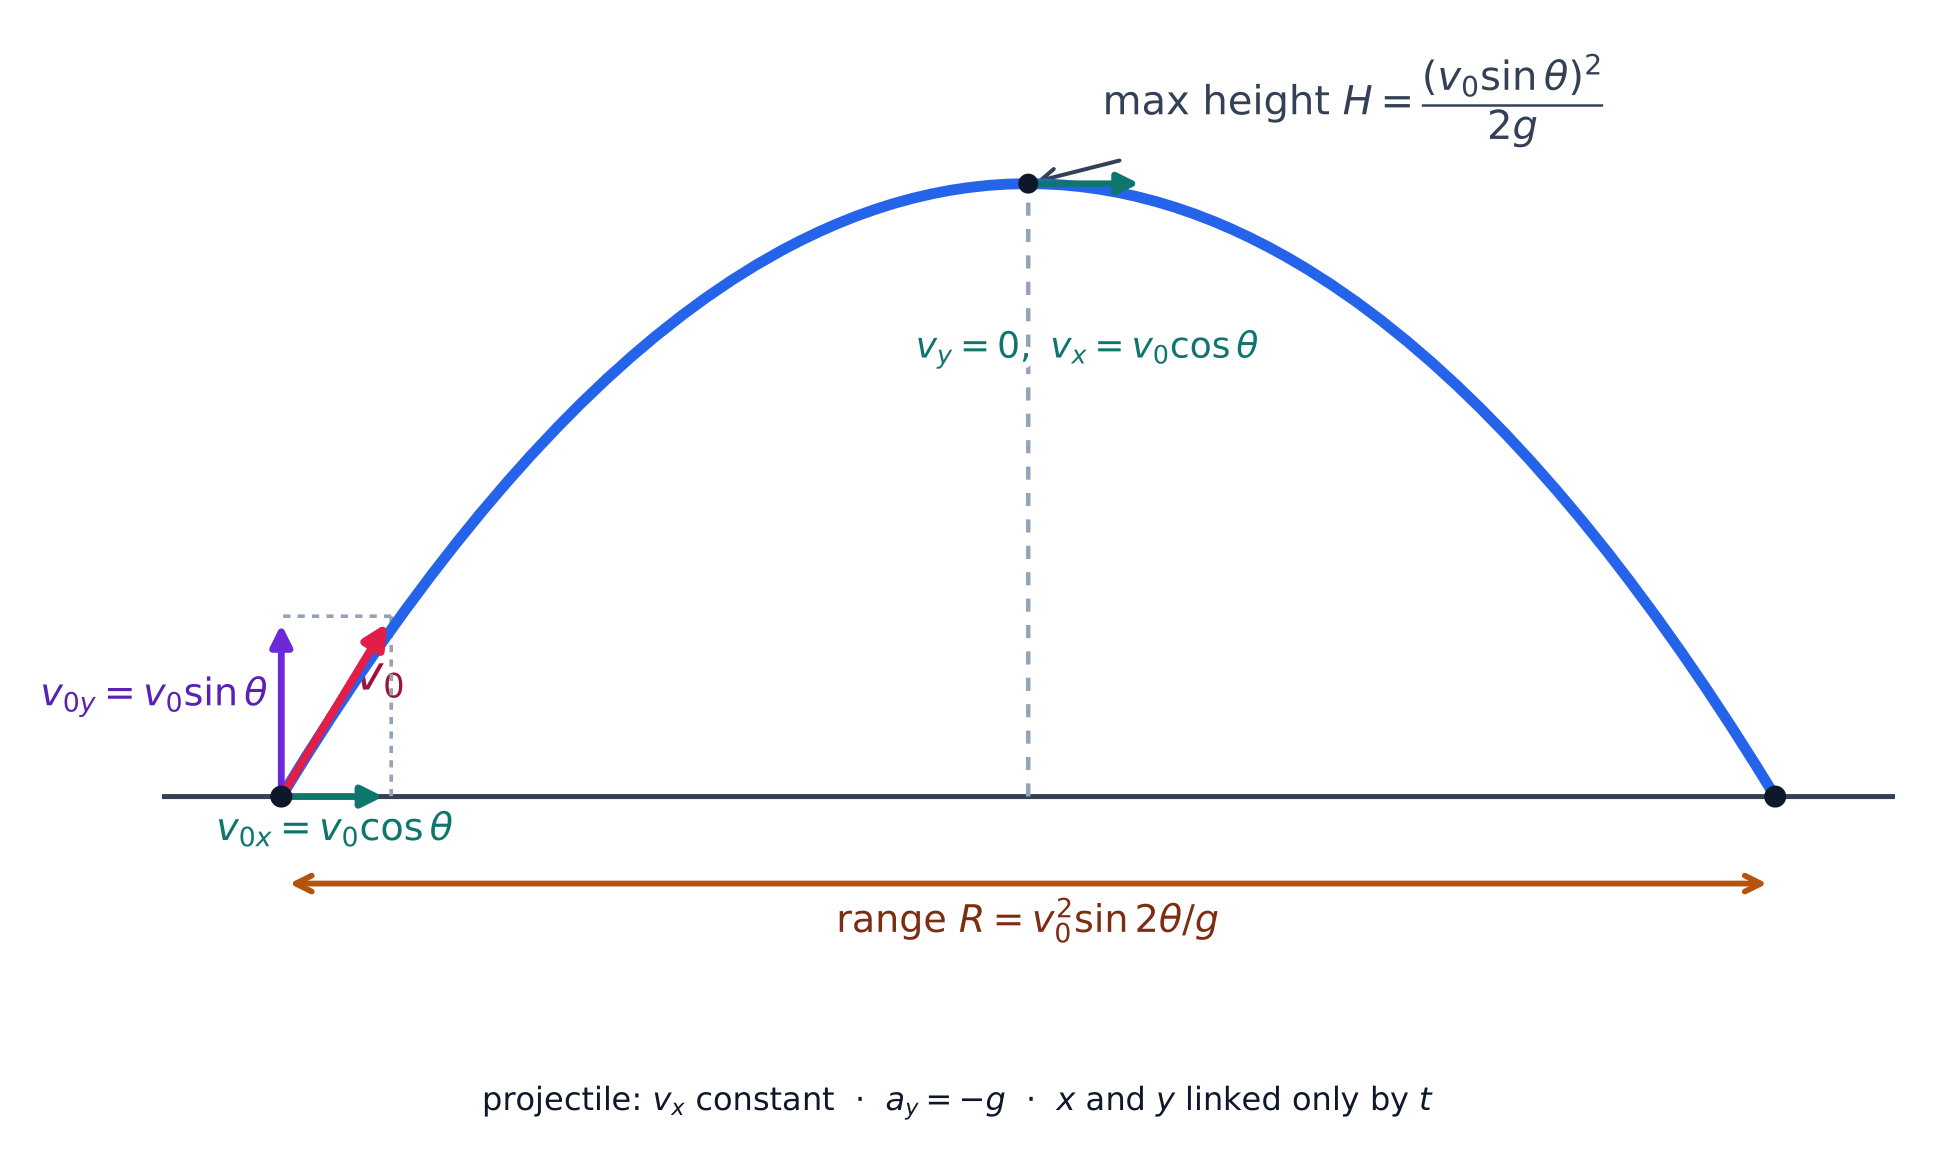
    Um projétil lançado em um ângulo: os movimentos horizontal e vertical são independentes
    Um projétil lançado em um ângulo: os movimentos horizontal e vertical são independentes

    Para movimento de projéteis 抛体运动, os movimentos horizontal e vertical são independentes, ligados apenas pelo tempo $t$: horizontalmente $a_x=0$ (velocidade constante), verticalmente $a_y=-g$. A trajetória é uma parábola. Esse método de componentes estende-se a qualquer movimento bidimensional onde as acelerações ao longo de cada eixo são conhecidas.

    Exemplo resolvido. Uma bola é lançada a $20\ \text{m/s}$, $30^{\circ}$ acima da horizontal ($g=9.8\ \text{m/s}^2$). As componentes são $v_{0x}=20\cos30^{\circ}=17.3\ \text{m/s}$ e $v_{0y}=20\sin30^{\circ}=10\ \text{m/s}$. O movimento vertical define o tempo: voo total $=\dfrac{2v_{0y}}{g}=\dfrac{20}{9.8}=2.0\ \text{s}$, altura máxima $=\dfrac{v_{0y}^2}{2g}=5.1\ \text{m}$, e alcance $=v_{0x}\times2.0=35\ \text{m}$.

    Um projétil lançado em um ângulo: componentes de velocidade, altura máxima e alcance
    Um projétil lançado em um ângulo: componentes de velocidade, altura máxima e alcance
    Explorar

    Explore o movimento balístico

    Dispare o projétil, depois varie o ângulo e a velocidade. O movimento horizontal é constante enquanto a gravidade age apenas para baixo — juntos eles traçam uma parábola. Encontre o ângulo que dá o maior alcance (atinge o pico perto de $45^\circ$) e tente na Lua.

    1.5

    Dicas de prova

    • Resolva todo vetor em componentes antes de somar — nunca some magnitudes em um ângulo diretamente.
    • Na Física C, espera-se que você use cálculo: velocidade é $\vec v=\tfrac{d\vec r}{dt}$ e aceleração $\vec a=\tfrac{d\vec v}{dt}$; invirta com integração.
    • Mantenha e verifique unidades e trate direção com sinais (escolha um eixo positivo e mantenha-o).
    • Use o produto escalar para quantidades tipo trabalho e o produto vetorial para torque e momento angular.
    • Esboce os vetores — um diagrama captura erros de sinal e direção que a álgebra esconde.
  • 2

    Força e Dinâmica Translacional

    Assistir aula
    2.1

    Sistemas e Centro de Massa

    Programa

    Objetivo de Aprendizagem 2.1.A: Descrever as propriedades e interações de um sistema.

    • 2.1.A.1 As propriedades do sistema são determinadas pelas interações entre os objetos dentro do sistema.
    • 2.1.A.2 Se as propriedades ou interações dos objetos constituintes dentro de um sistema não forem importantes no modelamento do comportamento do sistema macroscópico, o próprio sistema pode ser tratado como um único objeto.
    • 2.1.A.3 Sistemas podem permitir interações entre partes constituintes do sistema e o ambiente, o que pode resultar na transferência de energia ou massa.
    • 2.1.A.4 Objetos individuais dentro de um sistema escolhido podem se comportar diferentemente uns dos outros, bem como do sistema como um todo.
    • 2.1.A.5 A estrutura interna de um sistema afeta a análise desse sistema.
    • 2.1.A.6 À medida que variáveis externas a um sistema são alteradas, a subestrutura do sistema pode mudar.

    Objetivo de Aprendizagem 2.1.B: Descrever a localização do centro de massa de um sistema em relação às suas partes constituintes.

    • 2.1.B.1 Para objetos ou sistemas com distribuições de massa simétricas, o centro de massa está localizado em linhas de simetria.
    • 2.1.B.2 A localização do centro de massa de um sistema ao longo de um eixo dado pode ser calculada usando a equação
      • Equação: $\vec{x}_{\text{cm}} = \dfrac{\sum m_i \vec{x}_i}{\sum m_i}$
    • 2.1.B.3 Para um sólido não uniforme que pode ser considerado como uma coleção de massas diferenciais, $dm$, o centro de massa do sólido pode ser calculado usando a equação
      • Equação: $\vec{r}_{\text{cm}} = \dfrac{\int \vec{r}\, dm}{\int dm}$
      • 2.1.B.3.i A densidade linear de massa de uma barra ou outro corpo rígido linear é a derivada da massa da barra em relação à posição do elemento de massa diferencial no corpo rígido.
        • Equação: $\lambda = \dfrac{d}{d\ell} m(\ell)$
      • 2.1.B.3.ii Se uma função de densidade de massa for dada para um sólido, a massa total pode ser determinada integrando a densidade de massa sobre o comprimento (uma dimensão), área (duas dimensões) ou volume (três dimensões) do sólido. Por exemplo:
        • Equação: $M_{\text{total}} = \int \rho(r)\, dV$
    • 2.1.B.4 Um sistema pode ser modelado como um objeto singular localizado no centro de massa do sistema.

    Fonte: College Board AP Course and Exam Description

    Um sistema 系统 é o objeto ou objetos que você analisa, tratados como um ponto em seu centro de massa 质心. Para um conjunto de massas, $x_{\text{cm}}=\dfrac{\sum m_i x_i}{\sum m_i}$; para um corpo contínuo, $x_{\text{cm}}=\dfrac{1}{M}\int x\,dm$. Apenas forças externas movem o centro de massa.

    2.2

    Forças e Diagramas de Corpo Livre

    Programa

    Objetivo de Aprendizagem 2.2.A: Descrever uma força como uma interação entre dois objetos ou sistemas

    • 2.2.A.1 Forças são quantidades vetoriais que descrevem as interações entre objetos ou sistemas.
      • 2.2.A.1.i Uma força exercida em um objeto ou sistema é sempre devida à interação desse objeto ou sistema com outro objeto ou sistema.
      • 2.2.A.1.ii Um objeto ou sistema não pode exercer uma força líquida sobre si mesmo.
    • 2.2.A.2 Forças de contato descrevem a interação de um objeto ou sistema tocando outro objeto ou sistema e são efeitos macroscópicos de forças elétricas interatômicas.

    Objetivo de Aprendizagem 2.2.B: Descrever as forças exercidas sobre um objeto ou sistema usando um diagrama de corpo livre.

    • 2.2.B.1 Diagramas de corpo livre são ferramentas úteis para visualizar forças sendo exercidas sobre um único objeto ou sistema e para determinar as equações que representam uma situação física.
    • 2.2.B.2 O diagrama de corpo livre de um objeto ou sistema mostra cada uma das forças exercidas no objeto ou sistema pelo ambiente.
    • 2.2.B.3 Forças exercidas sobre um objeto ou sistema são representadas como vetores originando-se da representação do centro de massa, como um ponto. Um sistema é tratado como se toda a sua massa estivesse localizada no centro de massa.
    • 2.2.B.4 Um sistema de coordenadas com um eixo paralelo à direção da aceleração do objeto ou sistema simplifica a tradução do diagrama de corpo livre para a representação algébrica. Por exemplo, em um diagrama de corpo livre de um objeto em um plano inclinado, é útil definir um eixo paralelo à superfície do plano inclinado.

    Declaração de limite: AP Physics C: Mechanics e AP Physics C: Electricity and Magnetism esperam apenas que os alunos representem as forças exercidas em objetos, não os componentes de força em diagramas de corpo livre. Nos exames AP Physics, forças individuais representadas em um diagrama de corpo livre devem ser desenhadas como setas retas individuais, originando-se no ponto e apontando na direção da força. Forças individuais que estão na mesma direção devem ser desenhadas lado a lado, não sobrepostas.

    Fonte: College Board AP Course and Exam Description

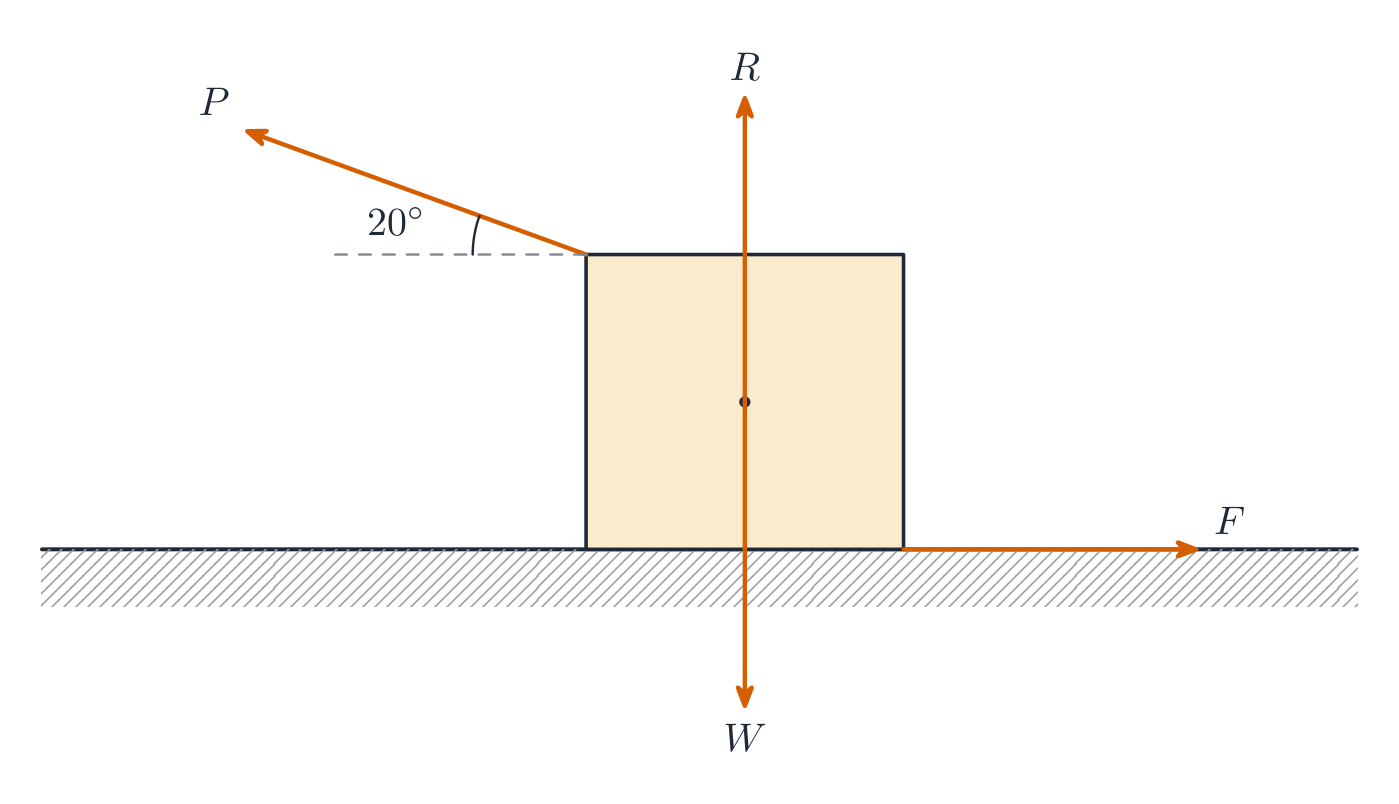
    Uma força 力 é um empurrão ou puxão (um vetor, em newtons). Um diagrama de corpo livre 受力图 desenha um objeto com uma seta para cada força atuando sobre ele — peso, normal, tensão, atrito, aplicada, arrasto. Desenhe-o primeiro; isso estabelece todas as equações de dinâmica.

    Um diagrama de corpo livre mostra todas as forças atuando em um único objeto
    Um diagrama de corpo livre mostra todas as forças atuando em um único objeto
    Explorar

    Equilibre as forças em um diagrama de corpo livre

    Um diagrama de corpo livre mostra todas as forças atuando sobre um objeto como setas. O objeto acelera apenas se as forças não se anularem — a força resultante determina $a=F/m$.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    free-body diagram/friː ˈbɒdi ˈdaɪəɡræm/ 受力图 shòu lì tú
    Newton's third law/ˈnjuːtnz θɜːd lɔː/ 牛顿第三定律 niú dùn dì sān dìng lǜ
    inertia/ɪˈnɜːʃə/ 惯性 guàn xìng
    net force/net fɔːs/ 合力 hé lì
    translational equilibrium/trænˈsleɪʃənl ˌiːkwɪˈlɪbrɪəm/ 平动平衡 píng dòng píng héng
    differential equation/ˌdɪfəˈrenʃl ɪˈkweɪʒn/ 微分方程 wēi fēn fāng chéng
    incline/ɪnˈklaɪn/ 斜面 xié miàn
    tension/ˈtenʃn/ 张力 zhāng lì
    Newton's law of gravitation/ˈnjuːtnz lɔː ɒv ˌɡrævɪˈteɪʃn/ 万有引力定律 wàn yǒu yǐn lì dìng lǜ
    Friction/ˈfrɪkʃn/ 摩擦力 mó cā lì
    kinetic/kɪˈnetɪk/ 动摩擦 dòng mó cā
    static/ˈstætɪk/ 静摩擦 jìng mó cā
    normal force/ˈnɔːml fɔːs/ 法向力 fǎ xiàng lì
    Hooke's law/hʊks lɔː/ 胡克定律 hú kè dìng lǜ
    spring constant/sprɪŋ ˈkɒnstənt/ 弹簧劲度系数 tán huáng jìn dù xì shù
    resistive force/rɪˈzɪstɪv fɔːs/ 阻力 zǔ lì
    2.3

    Terceira Lei de Newton

    Programa

    Objetivo de Aprendizagem 2.3.A: Descrever a interação de dois objetos ou sistemas usando a terceira lei de Newton e uma representação de forças pareadas exercidas em cada objeto ou sistema.

    • 2.3.A.1 A terceira lei de Newton descreve a interação de dois objetos ou sistemas em termos das forças pareadas que cada exerce sobre o outro.
      • Equação: $\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
    • 2.3.A.2 Interações entre objetos dentro de um sistema (forças internas) não influenciam o movimento do centro de massa de um sistema.
    • 2.3.A.3 Tensão é o resultado líquido macroscópico de forças que segmentos infinitesimais de uma corda, cabo, corrente ou sistema similar exercem uns sobre os outros em resposta a uma força externa.
      • 2.3.A.3.i Uma corda ideal tem massa desprezível e não se estica quando sob tensão.
      • 2.3.A.3.ii A tensão em uma corda ideal é a mesma em todos os pontos dentro da corda.
      • 2.3.A.3.iii Em uma corda com massa não desprezível, a tensão pode não ser a mesma em todos os pontos dentro da corda.
      • 2.3.A.3.iv Uma polia ideal é uma polia que tem massa desprezível e gira em torno de um eixo através do seu centro de massa com atrito desprezível.

    Fonte: College Board AP Course and Exam Description

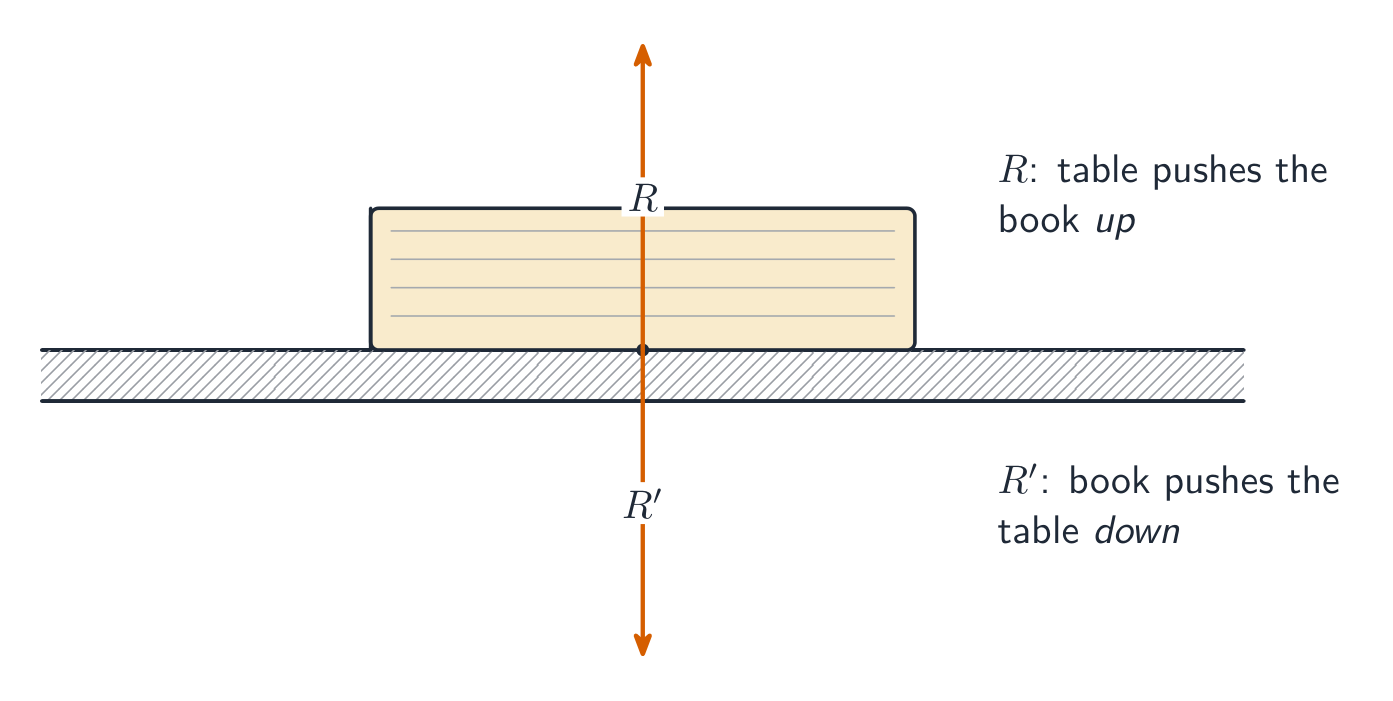
    Terceira lei de Newton 牛顿第三定律: A empurra B, B empurra de volta igualmente e opostamente. O par atua em objetos diferentes, então nunca se cancela dentro de um único diagrama de corpo livre.

    Um par da Terceira Lei de Newton: forças iguais e opostas em dois objetos diferentes
    Um par da Terceira Lei de Newton: forças iguais e opostas em dois objetos diferentes
    2.4

    Primeira Lei de Newton

    Programa

    Objetivo de Aprendizagem 2.4.A: Descrever as condições sob as quais a velocidade de um sistema permanece constante.

    • 2.4.A.1 A força resultante sobre um sistema é a soma vetorial de todas as forças exercidas sobre o sistema.
    • 2.4.A.2 O equilíbrio translacional é a configuração de forças tal que a força líquida exercida em um sistema é zero.
      • Equação derivada: $\sum \vec{F}_i = 0$
    • 2.4.A.3 A primeira lei de Newton afirma que se a força resultante exercida sobre um sistema for zero, a velocidade desse sistema permanecerá constante.
    • 2.4.A.4 As forças podem estar equilibradas em uma dimensão, mas desequilibradas em outra. A velocidade do sistema mudará apenas na direção da força desequilibrada.
    • 2.4.A.5 Um referencial inercial é aquele do qual um observador verificaria a primeira lei do movimento de Newton.

    Fonte: College Board AP Course and Exam Description

    Primeira lei de Newton (inércia 惯性): com força resultante 合力 nula, a velocidade permanece constante — o objeto está em equilíbrio translacional 平动平衡.

    2.5

    Segunda Lei de Newton

    Programa

    Objetivo de Aprendizagem 2.5.A: Descrever as condições sob as quais a velocidade de um sistema muda.

    • 2.5.A.1 Forças desequilibradas são uma configuração de forças tal que a força resultante exercida sobre um sistema não é igual a zero.
    • 2.5.A.2 A segunda lei de Newton afirma que a aceleração do centro de massa de um sistema tem magnitude proporcional à magnitude da força resultante exercida sobre o sistema e está na mesma direção dessa força resultante.
      • Equação: $\vec{a}_{\text{sys}} = \dfrac{\sum \vec{F}}{m_{\text{sys}}} = \dfrac{\vec{F}_{\text{net}}}{m_{\text{sys}}}$
    • 2.5.A.3 A velocidade do centro de massa de um sistema só mudará se uma força externa líquida não nula for exercida sobre esse sistema.

    Fonte: College Board AP Course and Exam Description

    A forma geral usa momento:

    $$\sum\vec{F}=\frac{d\vec{p}}{dt}=m\vec{a}\ \ (\text{for constant mass}).$$
    Aplique-a um eixo de cada vez. Quando forças dependem de velocidade ou posição, isso torna-se uma equação diferencial 微分方程 a ser resolvida.

    Exemplo resolvido. Um bloco de $2.0\ \text{kg}$ desliza por um inclinado 斜面 sem atrito a $30^{\circ}$. Apenas a componente ao longo da rampa da gravidade o impulsiona, então $a=g\sin30^{\circ}=9.8(0.5)=4.9\ \text{m/s}^2$, independente da massa.

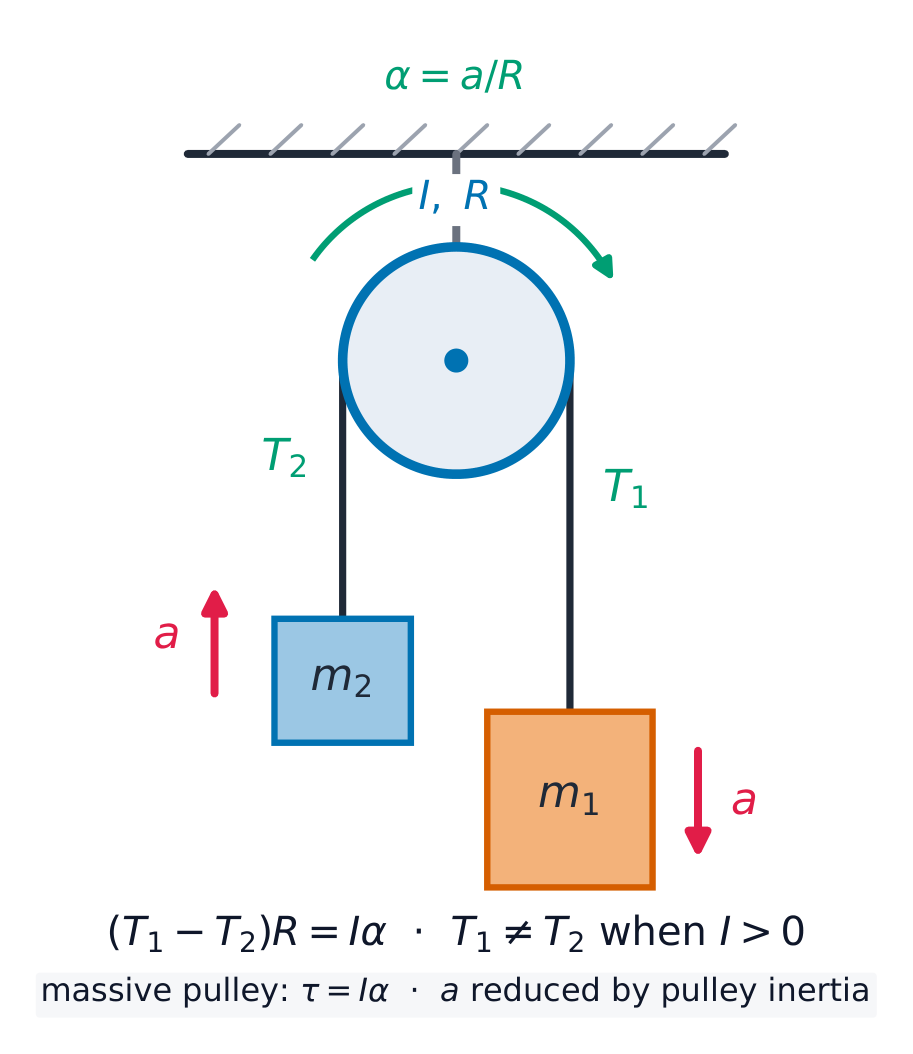
    Exemplo resolvido (dois corpos). Um carrinho de $6.0\ \text{kg}$ sobre uma mesa sem atrito é puxado por uma corda sobre uma polia leve até uma massa pendente de $2.0\ \text{kg}$. Trate o par como um sistema: apenas o peso pendente o impulsiona, então $a=\dfrac{2.0(9.8)}{8.0}=2.45\ \text{m/s}^2$. Em seguida, isole apenas o carrinho para encontrar a tensão 张力 da corda: $T=6.0(2.45)\approx15\ \text{N}$. Sistema primeiro para $a$, corpo único para forças internas — esse padrão de dois passos é o padrão.

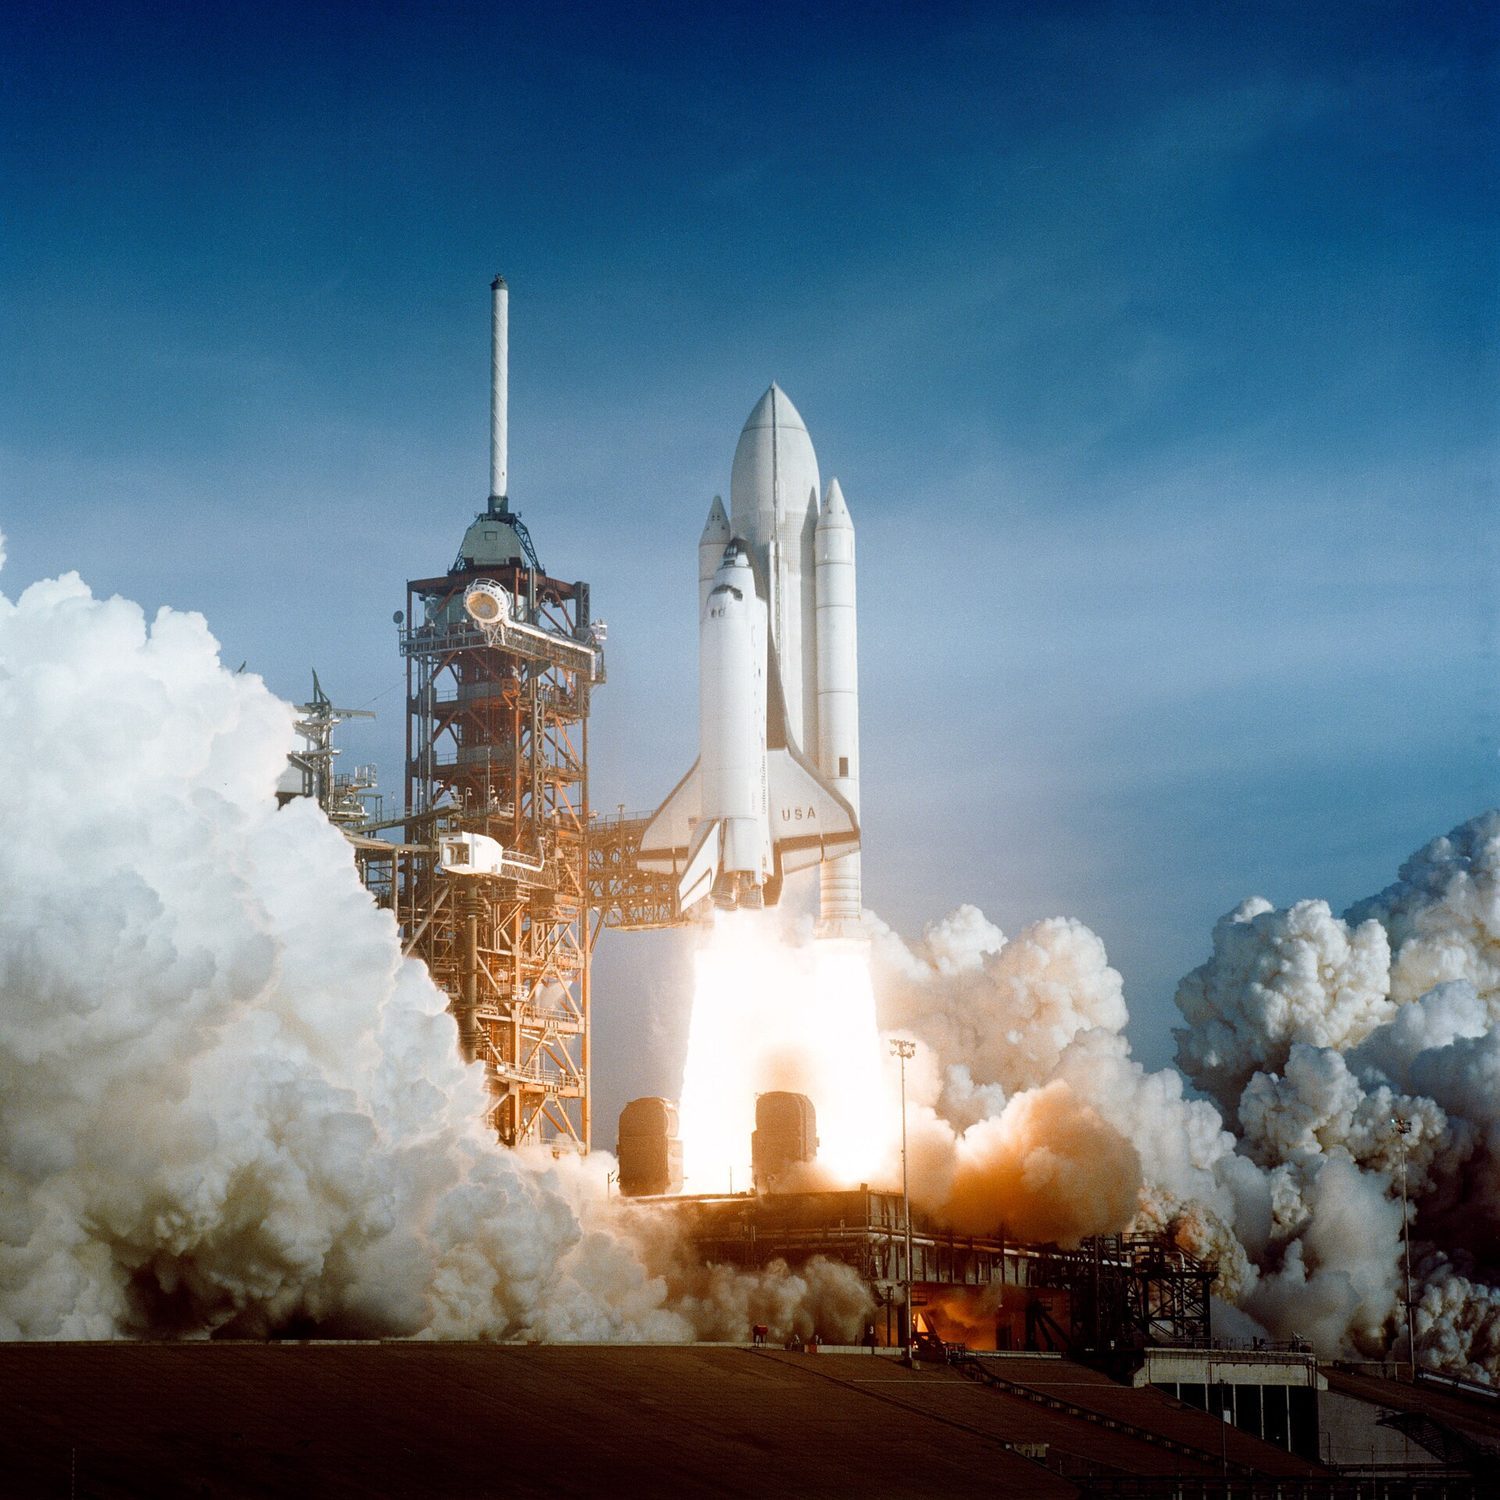
    Um lançamento de foguete: a força líquida muda o momento — F_liquida = ma para a dinâmica translacional
    Lançamento de foguete: força resultante altera o momento linear — F_resultante = ma para dinâmica translacional
    Vocabulário Treinar
    Inglês Chinês Pinyin
    system/ˈsɪstəm/ 系统 xì tǒng
    center of mass/ˈsentə ɒv mæs/ 质心 zhì xīn
    force/fɔːs/ 力 lì
    2.6

    Força Gravitacional

    Programa

    Objetivo de Aprendizagem 2.6.A: Descrever a interação gravitacional entre dois objetos ou sistemas com massa.

    • 2.6.A.1 A lei da gravitação universal de Newton descreve a força gravitacional entre dois objetos ou sistemas como diretamente proporcional a cada uma de suas massas e inversamente proporcional ao quadrado da distância entre os centros de massa dos sistemas.
      • Equação: $\left| \vec{F}_g \right| = G \dfrac{m_1 m_2}{r^2}$
      • 2.6.A.1.i A força gravitacional é atrativa.
      • 2.6.A.1.ii A força gravitacional é sempre exercida ao longo da linha conectando o centro de massa dos dois sistemas interagentes.
      • 2.6.A.1.iii A força gravitacional sobre um sistema pode ser considerada exercida no centro de massa do sistema.
    • 2.6.A.2 Um campo modela os efeitos de uma força de contato exercida sobre um objeto em várias posições no espaço.
      • 2.6.A.2.i A magnitude do campo gravitacional criado por um sistema de massa $M$ em um ponto no espaço é igual à razão da força gravitacional exercida pelo sistema sobre um objeto de teste de massa $m$ pela massa do objeto de teste.
        • Equação derivada: $\left| \vec{g} \right| = \dfrac{\left| \vec{F}_g \right|}{m} = G \dfrac{M}{r^2}$
      • 2.6.A.2.ii Se a força gravitacional for a única força exercida em um objeto, a aceleração observada do objeto (em $\text{m/s}^2$) é numericamente igual à magnitude da intensidade do campo gravitacional (em $\text{N/kg}$) naquele local.
    • 2.6.A.3 A força gravitacional exercida por um corpo astronômico sobre um objeto pequeno próximo é chamada de peso.
      • Equação derivada: $\text{Weight} = F_g = mg$

    Objetivo de Aprendizagem 2.6.B: Descrever situações em que a força gravitacional pode ser considerada constante.

    • 2.6.B.1 Se a força gravitacional entre os centros de massa de dois sistemas tiver uma mudança desprezível conforme a posição relativa dos dois sistemas muda, a força gravitacional pode ser considerada constante em todos os pontos entre as posições inicial e final dos sistemas.
    • 2.6.B.2 Perto da superfície da Terra, a intensidade do campo gravitacional é
      • Equação: $g \approx 10\ \text{N/kg}$

    Objetivo de Aprendizagem 2.6.C: Descrever as condições sob as quais a magnitude do peso aparente de um sistema é diferente da magnitude da força gravitacional exercida sobre esse sistema.

    • 2.6.C.1 A magnitude do peso aparente de um sistema é a magnitude da força normal exercida sobre o sistema.
    • 2.6.C.2 Se o sistema estiver acelerando, o peso aparente do sistema não é igual à magnitude da força gravitacional exercida sobre o sistema.
    • 2.6.C.3 Um sistema parece ter peso zero quando não há forças exercidas sobre ele ou quando a força da gravidade é a única força exercida sobre o sistema.
    • 2.6.C.4 O princípio da equivalência afirma que um observador em um referencial não inercial não consegue distinguir entre o peso aparente de um objeto e a força gravitacional exercida sobre o objeto por um campo gravitacional.

    Objetivo de Aprendizagem 2.6.D: Descrever massa inercial e massa gravitacional.

    • 2.6.D.1 Objetos têm massa inercial, ou inércia, uma propriedade que determina quanto o movimento de um objeto resiste a mudanças ao interagir com outro objeto.
    • 2.6.D.2 Massa gravitacional está relacionada à força de atração entre dois sistemas com massa.
    • 2.6.D.3 Massa inercial e massa gravitacional foram experimentalmente verificadas como equivalentes.

    Objetivo de Aprendizagem 2.6.E: Descrever a força gravitacional exercida em um objeto por uma distribuição esférica uniforme de massa.

    • 2.6.E.1 A força gravitacional líquida exercida em um objeto por uma distribuição esférica uniforme de massa é a soma das forças individuais de pequenas massas diferenciais que compõem a distribuição.
    • 2.6.E.2 O teorema da casca de Newton descreve a força gravitacional líquida exercida em um objeto por uma casca esférica uniforme de massa.
      • 2.6.E.2.i A força gravitacional líquida exercida em um objeto dentro de uma casca esférica fina é zero.
      • 2.6.E.2.ii A força gravitacional líquida exercida em um objeto fora de uma casca esférica fina pode ser determinada tratando a casca como um único objeto massivo localizado no centro da casca.
      • 2.6.E.2.iii Um objeto dentro de uma esfera de densidade uniforme experimenta uma força gravitacional líquida apenas de uma massa parcial da esfera.
      • 2.6.E.2.iv A massa parcial de uma esfera que contribui para a força gravitacional líquida exercida sobre um objeto dentro dessa esfera é a porção da massa da esfera localizada a uma distância menor ou igual à distância do objeto desde o centro da esfera e pode ser calculada usando a densidade da esfera.
        • Equação derivada: $m_{\text{partial}} = \rho \dfrac{4}{3} \pi \left( r_{\text{partial}} \right)^3$
    • 2.6.E.3 A força gravitacional exercida sobre um objeto dentro de uma esfera uniforme pode ser demonstrada como sendo proporcional à distância do objeto em relação ao centro da esfera.
      • Equação derivada: $F_{g,\text{partial}} = -k r_{\text{partial}}$

    Declaração de limite: AP Physics C: Mecânica não espera que os alunos provem matematicamente ou derivem o teorema da casca de Newton.

    Fonte: College Board AP Course and Exam Description

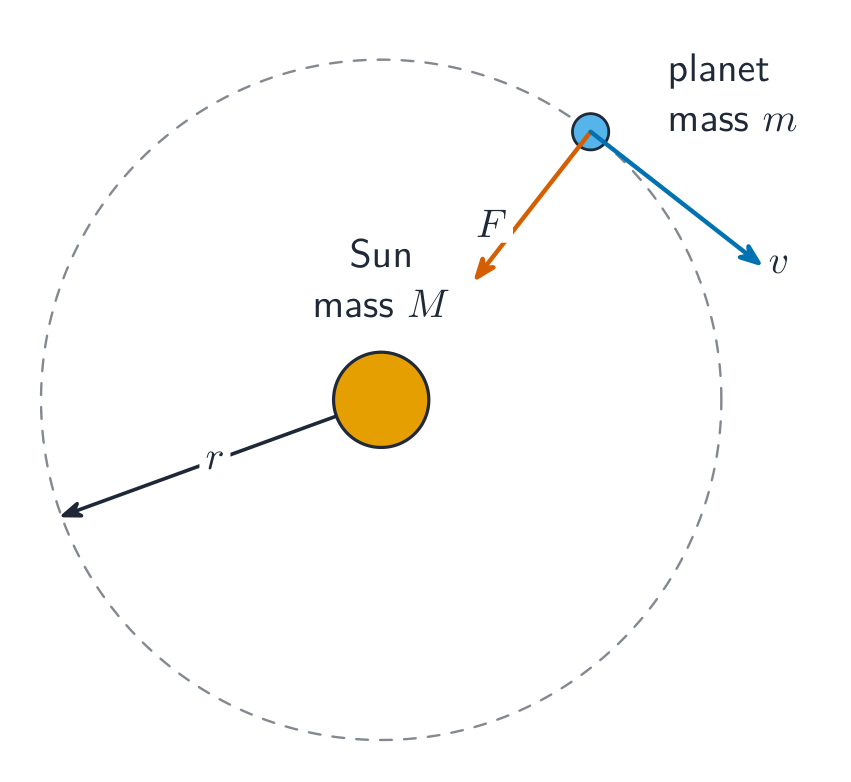
    Movimento orbital (Lei de Kepler 2)

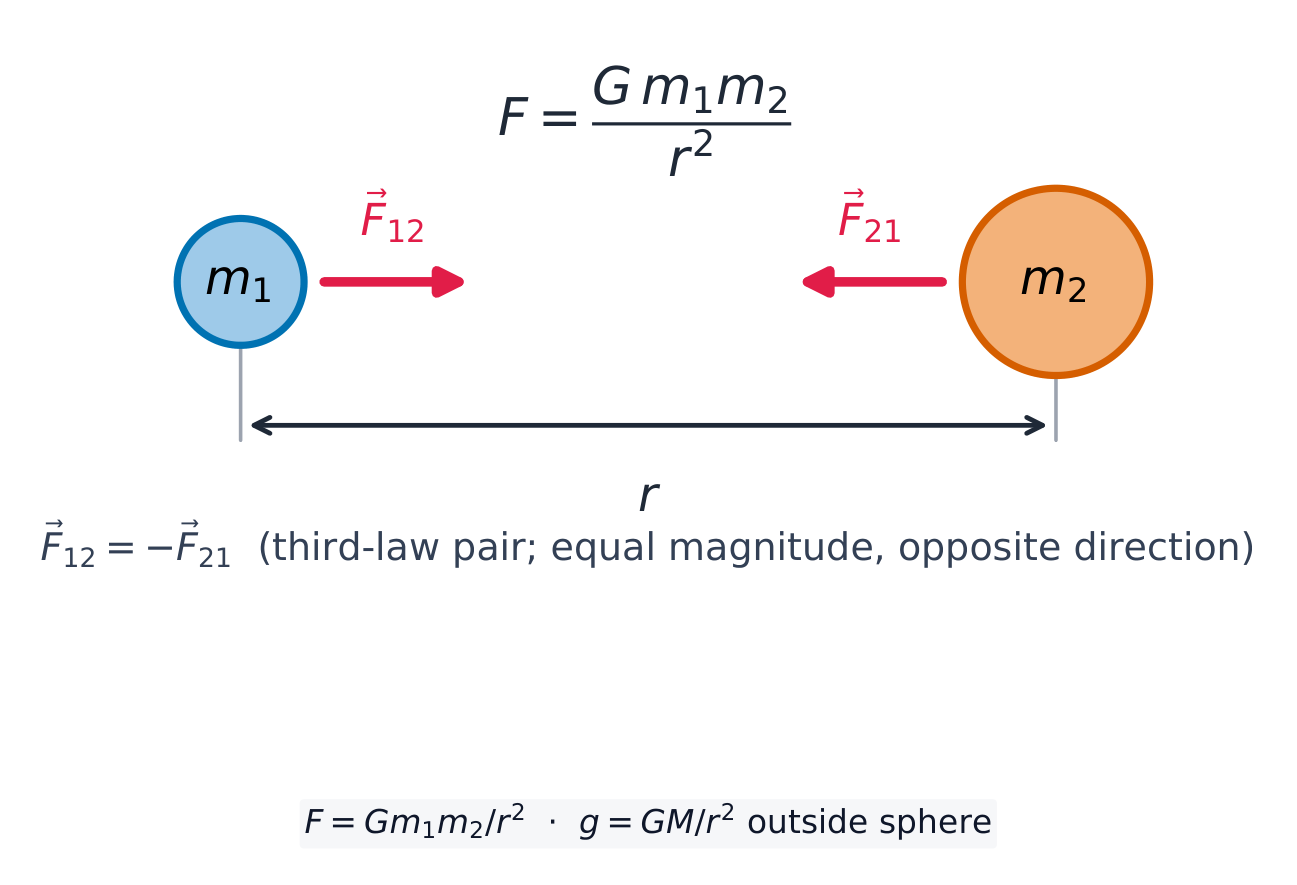
    Perto de uma superfície, o peso é $F_g=mg$. Em geral, Lei da Gravitação Universal de Newton 万有引力定律:

    $$F_g=\frac{Gm_1m_2}{r^2},$$
    atrativa e inversa ao quadrado. O campo gravitacional é $g=\dfrac{GM}{r^2}$.

    Duas massas atraem-se mutuamente com forças iguais, opostas e de lei do inverso do quadrado ao longo da linha que as une
    Duas massas atraem-se mutuamente com forças iguais, opostas e de lei do inverso do quadrado ao longo da linha que as une
    2.7

    Atrito Cinético e Estático

    Programa

    Objetivo de Aprendizagem 2.7.A: Descrever o atrito cinético entre duas superfícies.

    • 2.7.A.1 O atrito cinético ocorre quando duas superfícies em contato se movem relativamente uma à outra.
      • 2.7.A.1.i A força de atrito cinético é exercida em uma direção oposta ao movimento de cada superfície relativa à outra superfície.
      • 2.7.A.1.ii A força de atrito entre duas superfícies não depende do tamanho da área de contato das superfícies.
    • 2.7.A.2 A magnitude da força de atrito cinético exercida sobre um objeto é o produto da força normal que a superfície exerce sobre o objeto e do coeficiente de atrito cinético.
      • Equação: $\left| \vec{F}_{f,k} \right| = \left| \mu_k \vec{F}_N \right|$
      • 2.7.A.2.i O coeficiente de atrito cinético depende das propriedades materiais das superfícies que estão em contato.
      • 2.7.A.2.ii A força normal é a componente perpendicular da força exercida sobre um objeto pela superfície com a qual ele está em contato; ela é direcionada para longe da superfície.

    Objetivo de Aprendizagem 2.7.B: Descrever o atrito estático entre duas superfícies.

    • 2.7.B.1 O atrito estático pode ocorrer entre as superfícies de contato de dois objetos que não se movem relativamente um ao outro.
    • 2.7.B.2 O atrito estático adota o valor e a direção necessários para impedir que um objeto escorregue ou deslize sobre uma superfície.
      • Equação: $\left| \vec{F}_{f,s} \right| \leq \left| \mu_s \vec{F}_n \right|$
      • 2.7.B.2.i Escorregar e deslizar referem-se a situações em que duas superfícies estão se movendo relativamente uma à outra.
      • 2.7.B.2.ii Existe um valor máximo para o qual o atrito estático impedirá que um objeto escorregue em uma dada superfície.
        • Equação derivada: $F_{f,s,\text{max}} = \mu_s F_N$
    • 2.7.B.3 O coeficiente de atrito estático é tipicamente maior que o coeficiente de atrito cinético para um par dado de superfícies.

    Fonte: College Board AP Course and Exam Description

    Atrito 摩擦力 opõe-se ao deslizamento ao longo de uma superfície: cinético 动摩擦 $f_k=\mu_k N$ enquanto desliza, e estático 静摩擦 $f_s\le\mu_s N$ até um máximo antes do deslizamento. $N$ é a força normal 法向力. Note a desigualdade: o atrito estático é apenas tão grande quanto precisa ser, e $\mu_s N$ é seu teto, não seu valor.

    Exemplo resolvido. O mesmo bloco no mesmo $30^{\circ}$ inclinado, agora com $\mu_k=0.20$. Perpendicular à rampa: $N=mg\cos30^{\circ}$. Ao longo da rampa: $ma=mg\sin30^{\circ}-\mu_k mg\cos30^{\circ}$, então $a=g(\sin30^{\circ}-0.20\cos30^{\circ})=9.8(0.500-0.173)=3.2\ \text{m/s}^2$ — a massa se cancela novamente.

    Explorar

    Deslize um bloco por uma rampa com atrito

    O atrito se opõe ao movimento até um máximo $\mu N$. Incline a rampa até que a componente da gravidade ao longo dela supere o atrito estático e o bloco comece a deslizar.

    2.8

    Forças em Molas

    Programa

    Objetivo de Aprendizagem 2.8.A: Descrever a força exercida sobre um objeto por uma mola ideal.

    • 2.8.A.1 Uma mola ideal tem massa desprezível e exerce uma força proporcional à variação de seu comprimento medida a partir de seu comprimento relaxado. Uma mola não ideal tem massa não desprezível ou exerce uma força que não é proporcional à variação de seu comprimento medida a partir de seu comprimento relaxado.
    • 2.8.A.2 A magnitude da força exercida por uma mola ideal sobre um objeto é dada pela lei de Hooke:
      • Equação: $\vec{F}_s = -k \Delta \vec{x}$
    • 2.8.A.3 A força exercida sobre um objeto por uma mola é sempre direcionada em direção à posição de equilíbrio do sistema objeto-mola.

    Objetivo de Aprendizagem 2.8.B: Descrever a constante elástica equivalente de uma combinação de molas exercendo forças sobre um objeto.

    • 2.8.B.1 Um conjunto de molas que exercem forças sobre um objeto pode se comportar como se fossem uma única mola com uma constante elástica equivalente $k_{\text{eq}}$.
      • 2.8.B.1.i O inverso da constante equivalente da mola de um conjunto de molas em série é igual à soma dos inversos das constantes individuais das molas.
        • Equação derivada: $\dfrac{1}{k_{\text{eq, series}}} = \sum_i \dfrac{1}{k_i} = \dfrac{1}{k_1} + \dfrac{1}{k_2} + \dots$
      • 2.8.B.1.ii A constante equivalente da mola de um conjunto de molas dispostas em série é menor que a menor constante individual da mola.
      • 2.8.B.1.iii A constante equivalente da mola de um conjunto de molas dispostas em paralelo é a soma das constantes individuais das molas.
        • Equação derivada: $k_{\text{eq, parallel}} = \sum_i k_i = k_1 + k_2 + \dots$

    Declaração de limite: AP Physics C: Mecânica apenas espera que os alunos encontrem a constante elástica efetiva de sistemas de molas dispostos em série ou em paralelo e não espera que os alunos encontrem a constante elástica efetiva de um sistema em que as molas estão dispostas tanto em série quanto em paralelo.

    Fonte: College Board AP Course and Exam Description

    Lei de Hooke & limite elástico

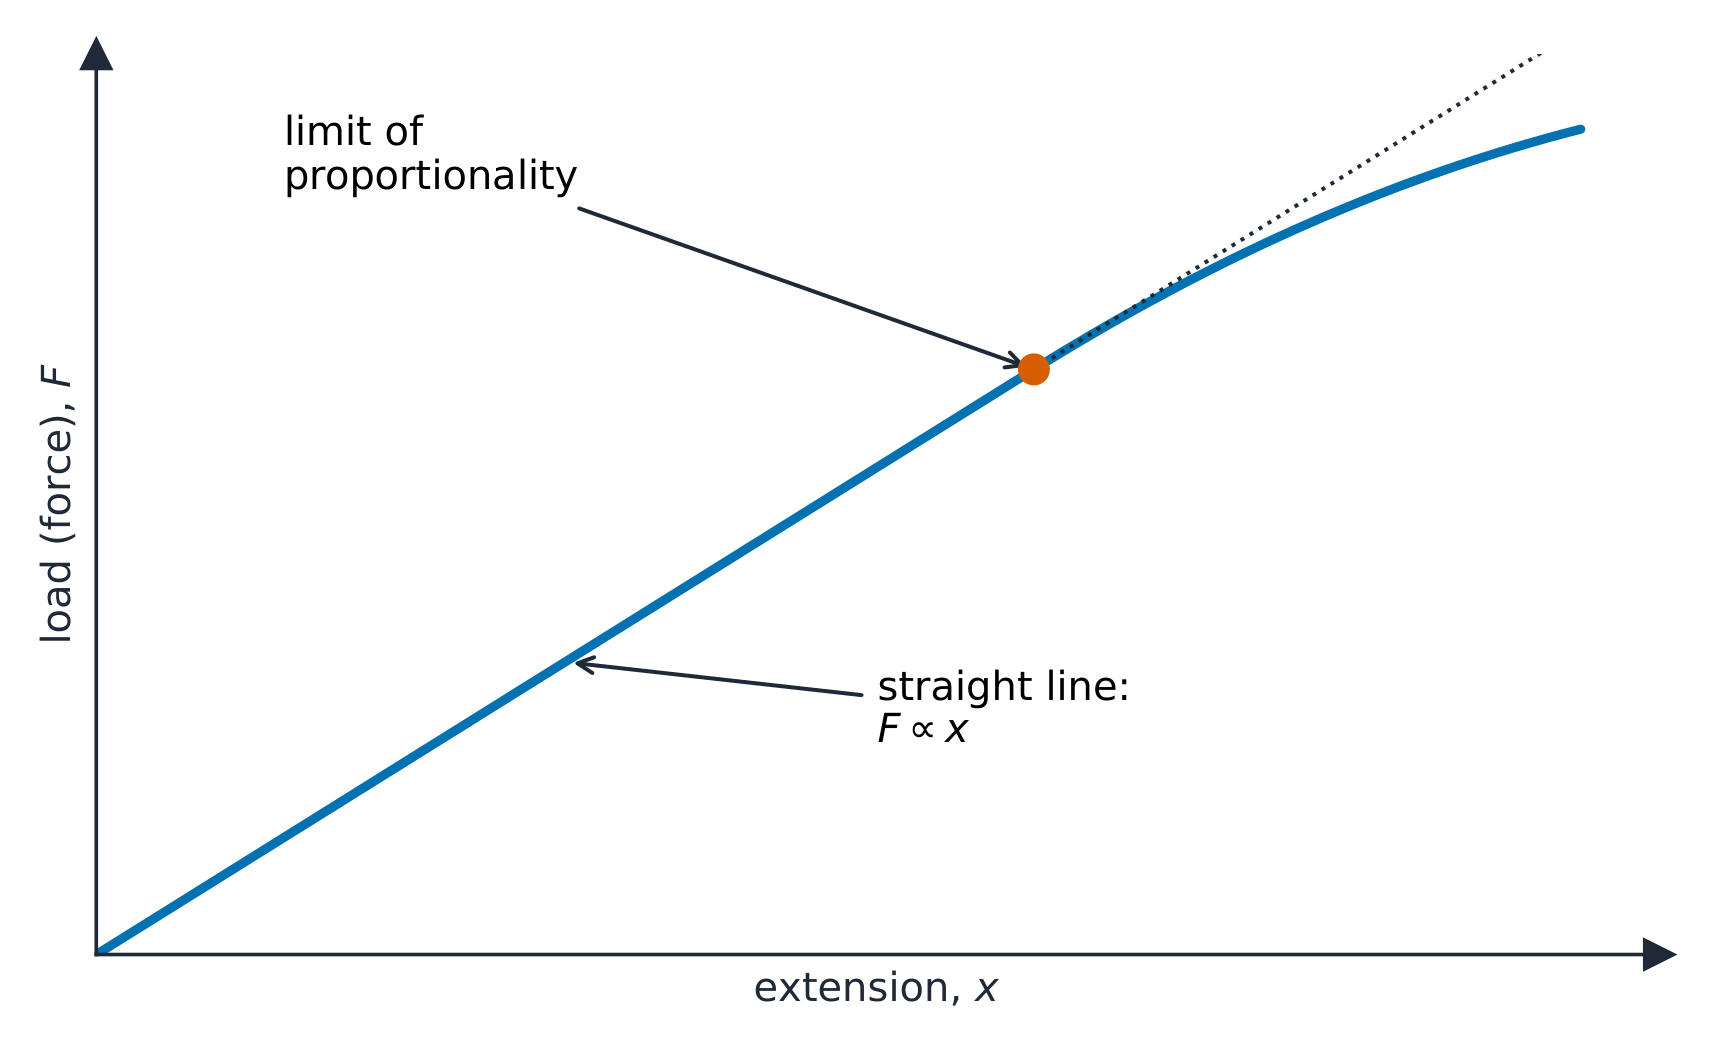
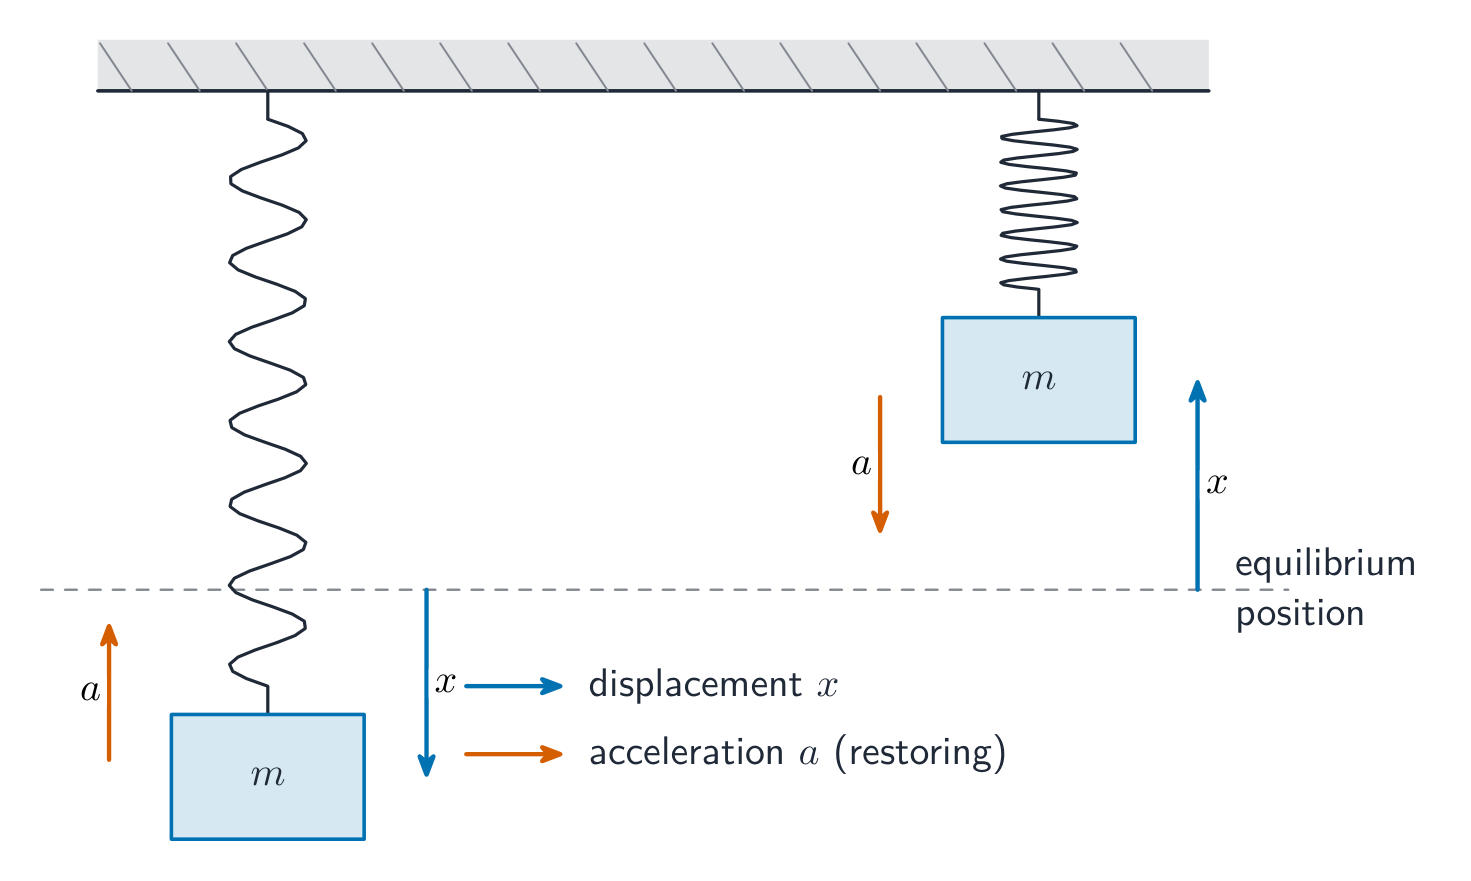
    Uma mola ideal obedece à Lei de Hooke 胡克定律 $F_s=-kx$, uma força restauradora definida pela constante da mola 弹簧劲度系数 $k$. Sua energia armazenada é $U=\tfrac12 kx^2$.

    Lei de Hooke: a extensão é proporcional à carga até o limite de proporcionalidade
    Lei de Hooke: a extensão é proporcional à carga até o limite de proporcionalidade

    Molas combinadas agem como uma única mola equivalente de constante $k_{\text{eq}}$. Em paralelo (lado a lado, compartilhando a carga), as constantes se somam, $k_{\text{eq}}=k_1+k_2$ — mais rígida que qualquer uma. Em série (ponta com ponta), combinam-se como $\dfrac{1}{k_{\text{eq}}}=\dfrac{1}{k_1}+\dfrac{1}{k_2}$ — mais macia que a mais macia. Duas molas puxando uma massa de lados opostos também agem em paralelo, dando uma constante restauradora $k_1+k_2$. Qualquer que seja o caso, o período de MHS usa $k_{\text{eq}}$: $T=2\pi\sqrt{m/k_{\text{eq}}}$.

    Explorar

    Estique uma mola (Lei de Hooke)

    A força de uma mola é proporcional à sua extensão, $F=kx$ (Lei de Hooke). Puxe com mais força e a extensão aumenta proporcionalmente — até o limite elástico da mola.

    2.9

    Forças Resistivas

    Programa

    Objetivo de Aprendizagem 2.9.A: Descrever o movimento de um objeto sujeito a uma força resistente.

    • 2.9.A.1 Uma força resistente é definida como uma força dependente da velocidade na direção oposta à velocidade de um objeto, por exemplo:
      • Equação: $\vec{F}_r = -k\vec{v}$
    • 2.9.A.2 A aplicação da segunda lei de Newton a um objeto sobre o qual uma força resistente é exercida resulta em uma equação diferencial para a velocidade.
      • 2.9.A.2.i Usando o método de separação de variáveis, a velocidade pode ser determinada integrando sobre os limites próprios de integração.
      • 2.9.A.2.ii A aceleração ou posição de um objeto em movimento que está sujeito a uma força dependente da velocidade pode ser determinada usando condições iniciais do objeto e métodos de cálculo, uma vez determinada uma função para a velocidade.
      • 2.9.A.2.iii A posição, velocidade e aceleração como funções do tempo de um objeto sob a influência de uma força resistiva da forma $\vec{F}_r = -k\vec{v}$ são exponenciais e têm assíntotas determinadas pelas condições iniciais do objeto e pelas forças exercidas sobre o objeto.
    • 2.9.A.3 A velocidade terminal é definida como a velocidade máxima alcançada por um objeto em movimento sob a influência de uma força constante e uma força resistente que são exercidas sobre o objeto em direções opostas. A condição terminal é atingida quando a força líquida exercida sobre o objeto é zero.

    Fonte: College Board AP Course and Exam Description

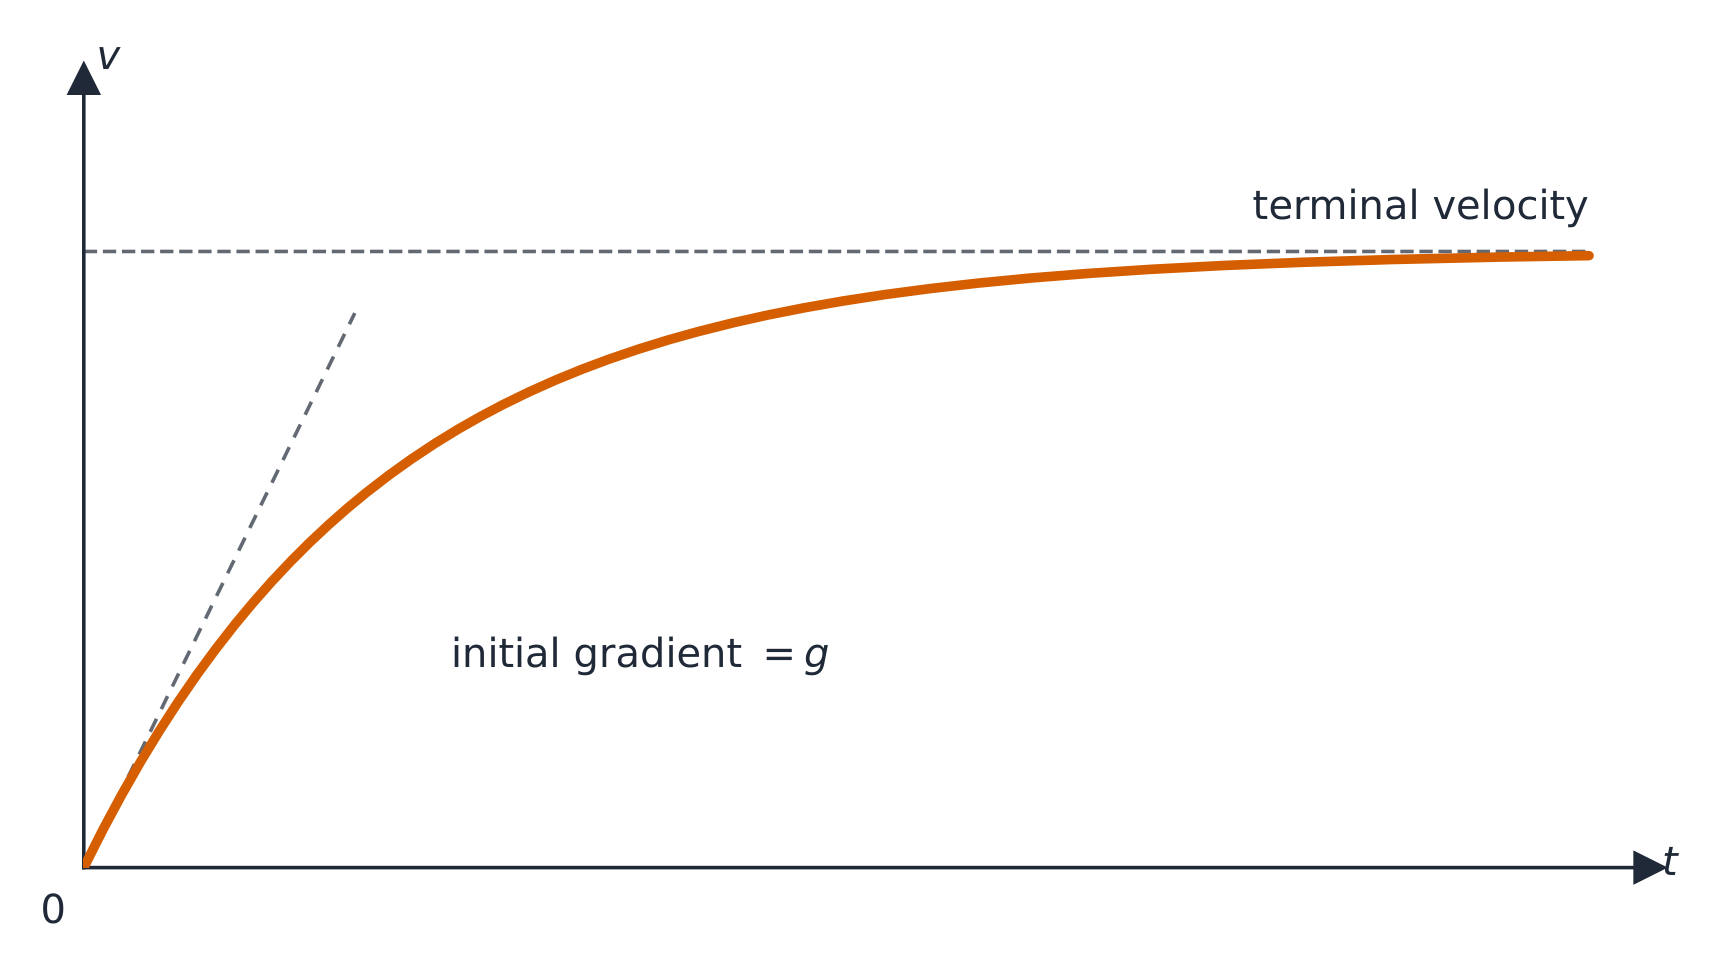
    Uma força resistiva 阻力 (arrasto) opõe-se ao movimento através de um fluido e cresce com a velocidade, frequentemente modelada como $F=-bv$ ou $F=-cv^2$. A segunda lei de Newton então fornece uma equação diferencial, ex. $m\dfrac{dv}{dt}=mg-bv$ para um objeto caindo. À medida que a velocidade aumenta, o arrasto cresce até equilibrar a força motora; o objeto então para de acelerar e move-se a uma velocidade terminal 终极速度 constante, encontrada igualando a força resultante (e $dv/dt$) a zero.

    Exemplo resolvido. Para um objeto caindo com $m\dfrac{dv}{dt}=mg-bv$, a velocidade terminal é quando $\dfrac{dv}{dt}=0$: $mg=bv_T$, então $v_T=\dfrac{mg}{b}$. Com $m=0.10\ \text{kg}$ e $b=0.50\ \text{kg/s}$, $v_T=\dfrac{0.10(9.8)}{0.50}=2.0\ \text{m/s}$.

    Para obter o movimento completo $v(t)$, separe as variáveis 分离变量 e integre a partir do repouso:

    $$\int_0^{v}\frac{dv'}{mg-bv'}=\int_0^{t}\frac{dt'}{m}\;\Rightarrow\;-\frac{1}{b}\ln\!\frac{mg-bv}{mg}=\frac{t}{m},$$
    que se reorganiza em $v(t)=v_T\left(1-e^{-bt/m}\right)$ — a velocidade aumenta exponencialmente em direção a $v_T$. Mostrar essa integração é a habilidade de cálculo que uma resposta discursiva de Física C premia, não apenas citar a fórmula final.

    Um objeto caindo através de um fluido acelera até uma velocidade terminal
    Um objeto caindo através de um fluido acelera até uma velocidade terminal
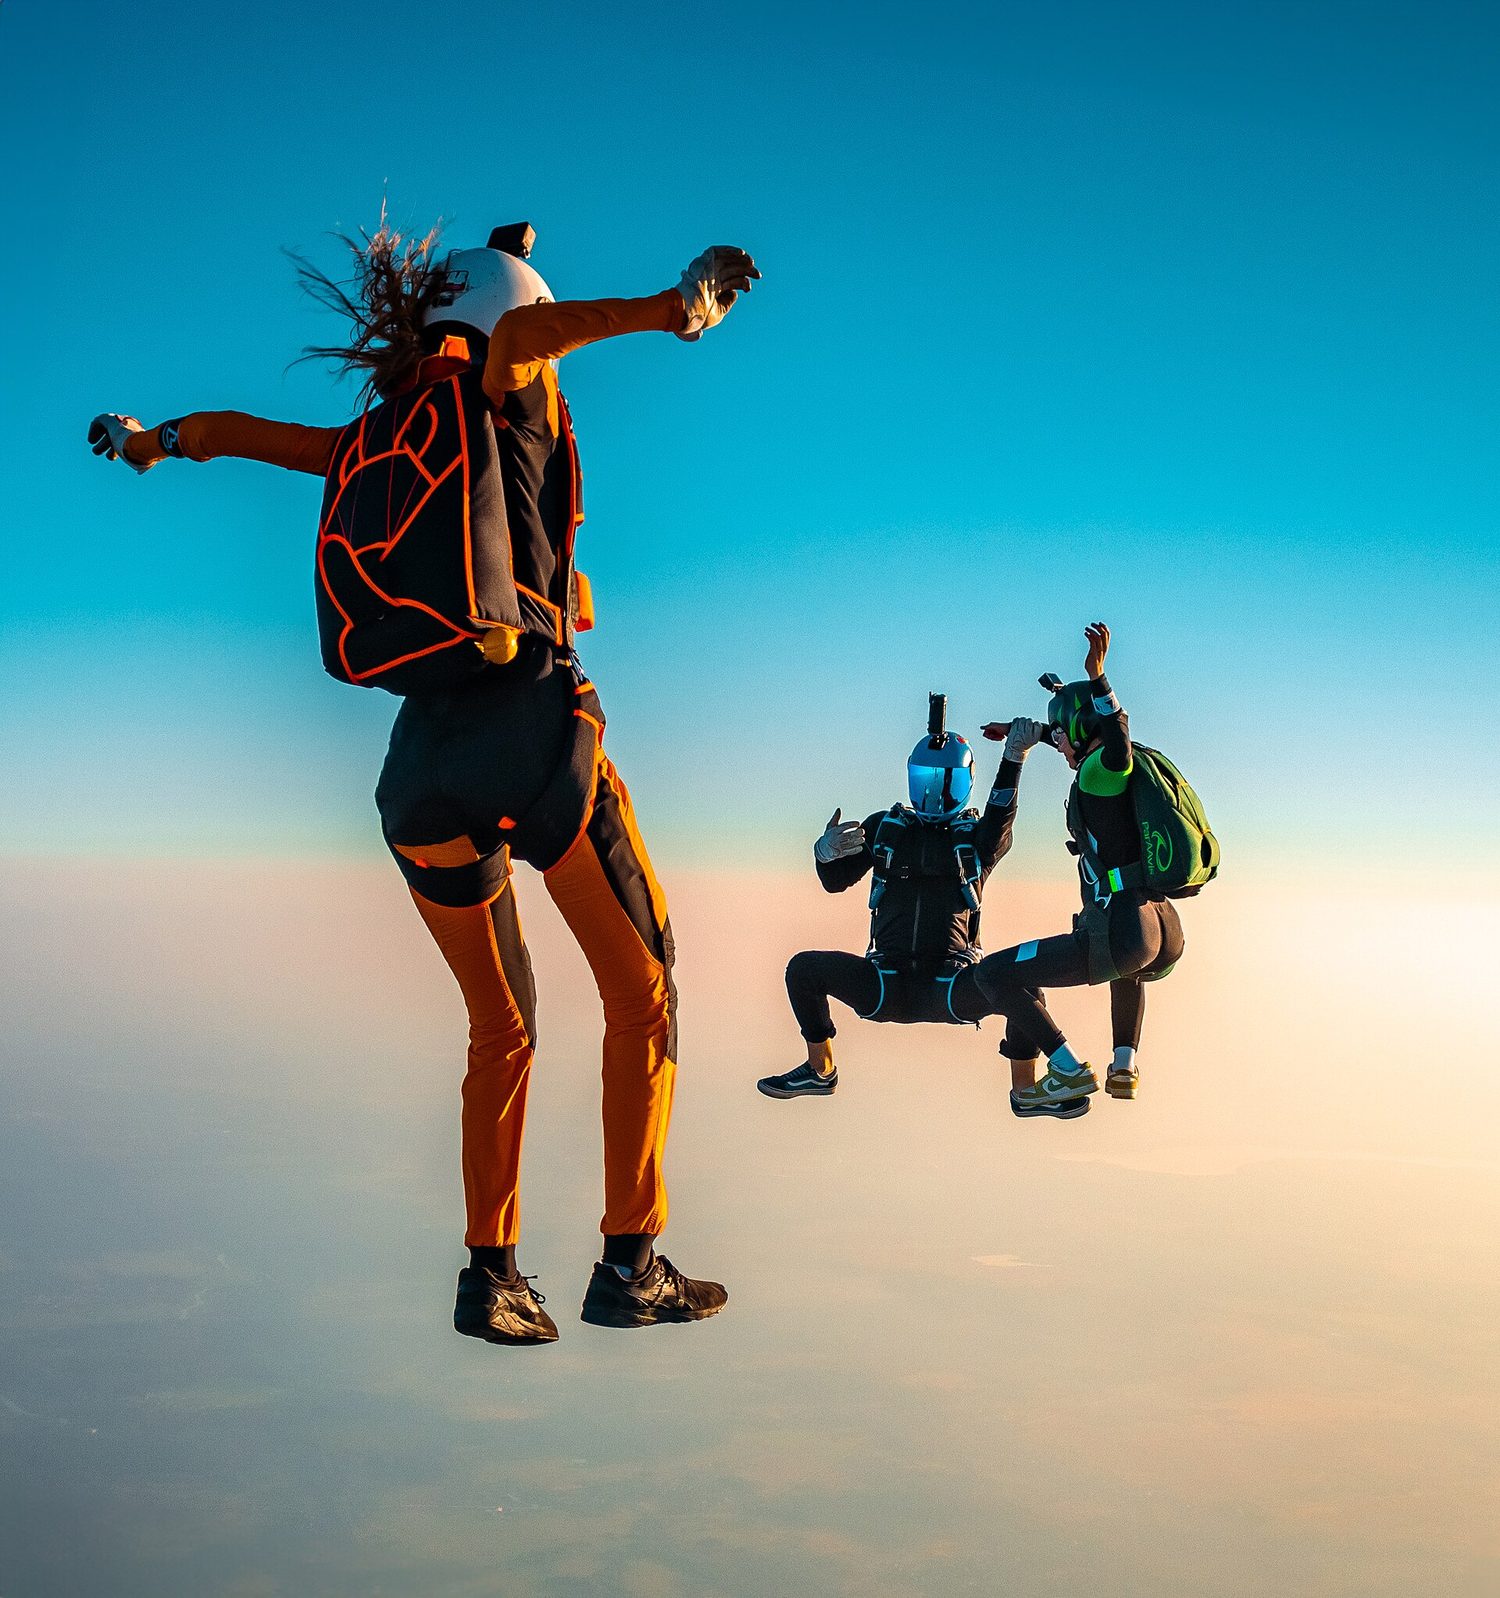
    Quedistas em queda livre: o arrasto cresce com a velocidade até equilibrar o peso na velocidade terminal
    Quedistas em queda livre: o arrasto cresce com a velocidade até equilibrar o peso na velocidade terminal
    Vocabulário Treinar
    Inglês Chinês Pinyin
    terminal velocity/ˈtɜːmɪnl vəˈlɒsɪti/ 终极速度 zhōng jí sù dù
    separate the variables/ˈseprət ðə ˈveərɪəblz/ 分离变量 fēn lí biàn liàng
    centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ 向心加速度 xiàng xīn jiā sù dù
    2.10

    Movimento Circular

    Programa

    Objetivo de Aprendizagem 2.10.A: Descrever o movimento de um objeto viajando em um caminho circular.

    • 2.10.A.1 A aceleração centrípeta é o componente da aceleração de um objeto dirigido para o centro do caminho circular do objeto.
      • 2.10.A.1.i A magnitude da aceleração centrípeta para um objeto movendo-se em um caminho circular é a razão entre o quadrado da velocidade tangencial do objeto ao raio do caminho circular.
        • Equação: $a_c = \dfrac{v^2}{r}$
      • 2.10.A.1.ii A aceleração centrípeta é dirigida para o centro do caminho circular de um objeto.
    • 2.10.A.2 A aceleração centrípeta pode resultar de uma única força, mais de uma força ou componentes de forças que são exercidas em um objeto em movimento circular.
      • 2.10.A.2.i No topo de uma volta circular vertical, um objeto requer uma velocidade mínima para manter o movimento circular. Neste ponto, e com esta velocidade mínima, a força gravitacional é a única força que causa a aceleração centrípeta.
        • Equação derivada: $v = \sqrt{gr}$
      • 2.10.A.2.ii Componentes da força de atrito estático e da força normal podem contribuir para a força líquida produzindo aceleração centrípeta de um objeto viajando em um círculo em uma superfície inclinada.
      • 2.10.A.2.iii Um componente da tensão contribui para a força líquida produzindo aceleração centrípeta experimentada por um pêndulo cônico.
    • 2.10.A.3 A aceleração tangencial é a taxa na qual a velocidade de um objeto muda e é dirigida tangente ao caminho circular do objeto.
    • 2.10.A.4 A aceleração líquida de um objeto movendo-se em um círculo é a soma vetorial da aceleração centrípeta e da aceleração tangencial.
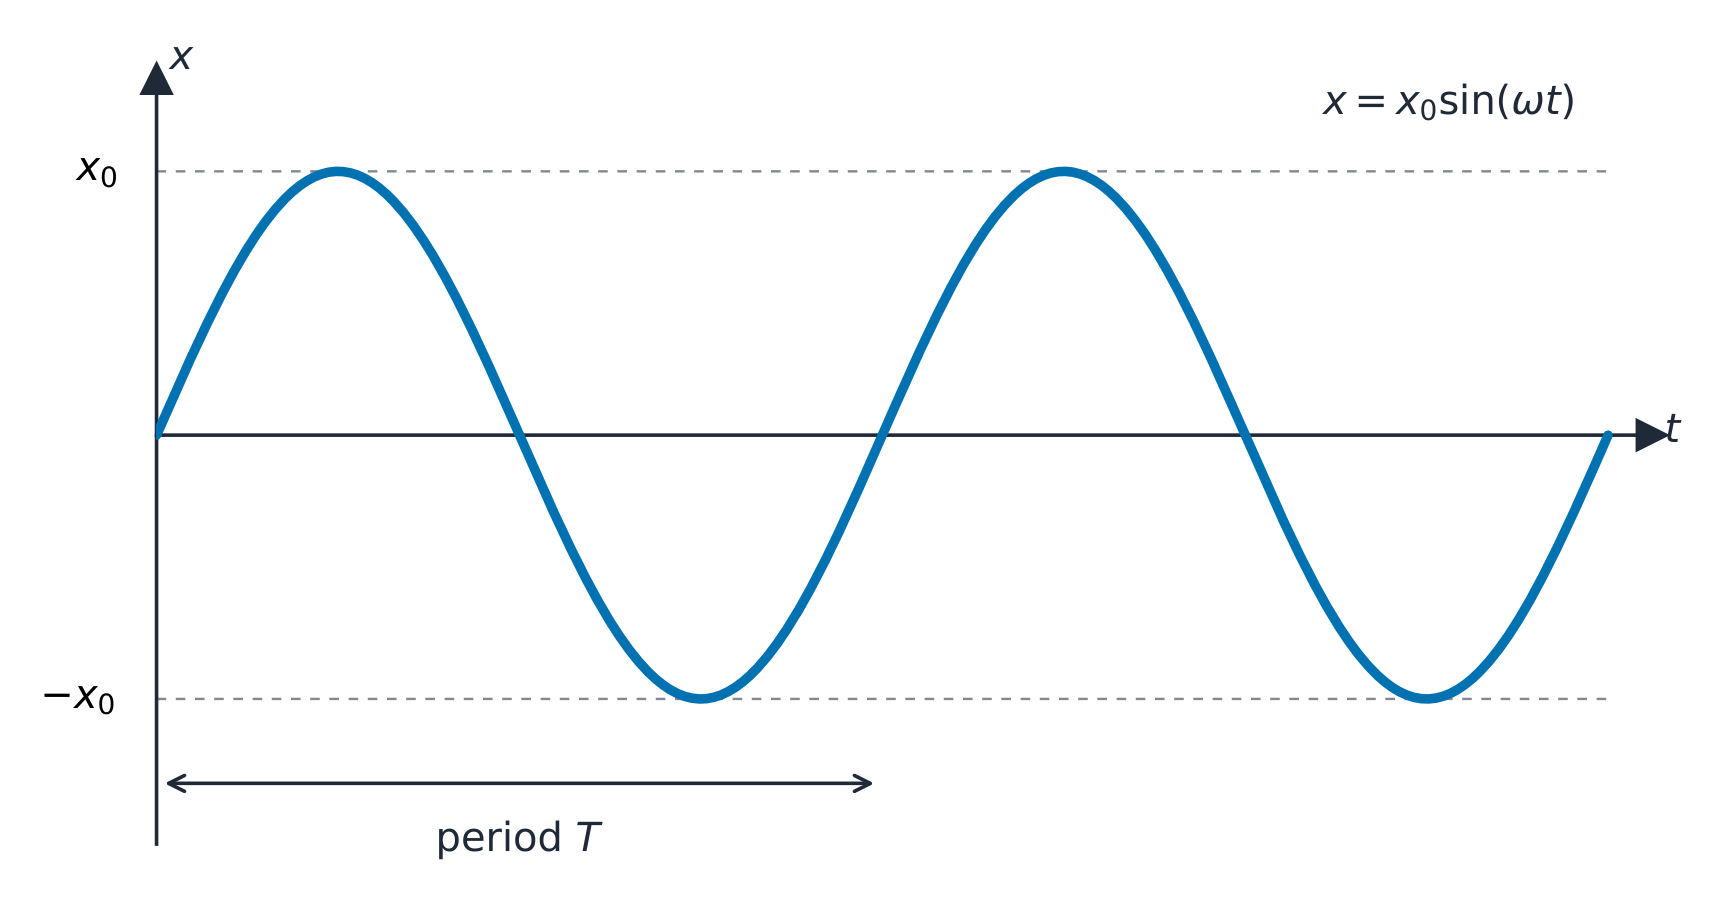
    • 2.10.A.5 A revolução de um objeto viajando em um caminho circular a uma velocidade constante (movimento circular uniforme) pode ser descrita usando período e frequência.
      • 2.10.A.5.i O tempo para completar um caminho circular completo, uma rotação completa ou um ciclo completo de movimento oscilatório é definido como período, $T$.
      • 2.10.A.5.ii A taxa na qual um objeto está completando revoluções é definida como frequência, $f$.
        • Equação: $T = \dfrac{1}{f}$
      • 2.10.A.5.iii Para um objeto viajando a uma velocidade constante em um caminho circular, o período é dado pela equação derivada
        • Equação derivada: $T = \dfrac{2\pi r}{v}$

    Objetivo de Aprendizagem 2.10.B: Descrever órbitas circulares usando a terceira lei de Kepler.

    • 2.10.B.1 Para um satélite em órbita circular ao redor de um corpo central, a aceleração centrípeta do satélite é causada apenas pela atração gravitacional. O período e o raio da órbita circular estão relacionados à massa do corpo central.
      • Equação derivada: $T^2 = \dfrac{4\pi^2}{GM} R^3$

    Declaração de limite: AP Physics C: Mechanics não espera que os alunos saibam a primeira ou a segunda lei de Kepler do movimento planetário.

    Fonte: College Board AP Course and Exam Description

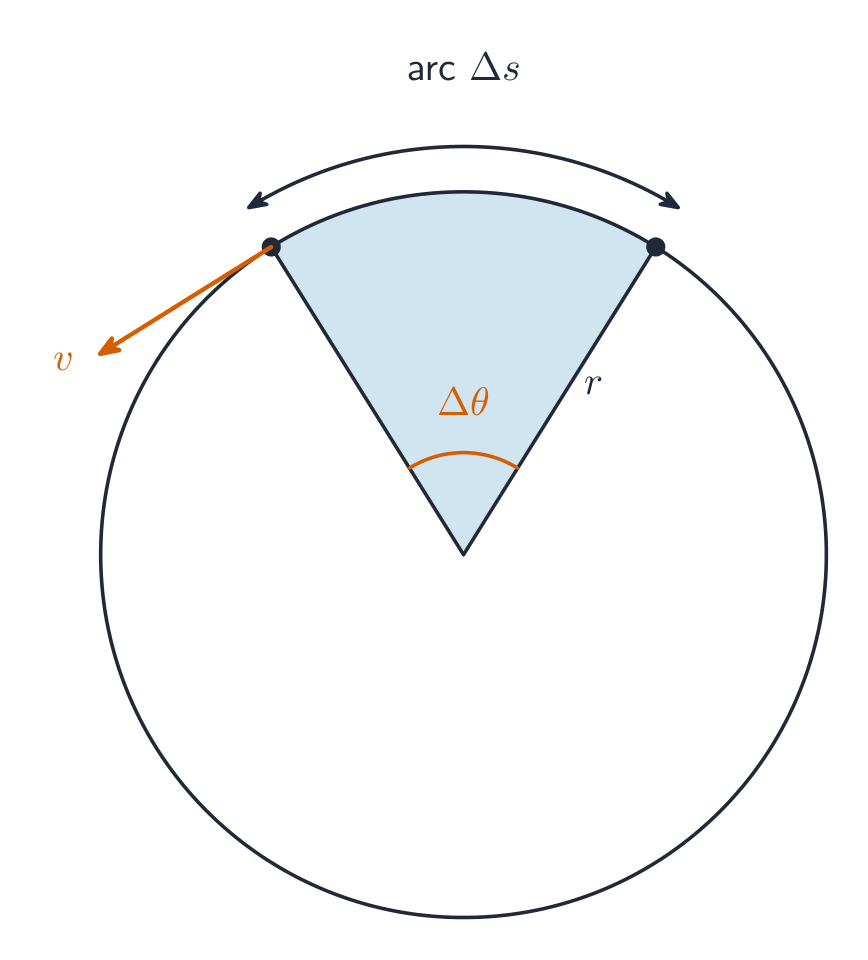
    Movimento circular uniforme

    O movimento circular uniforme possui uma aceleração centrípeta 向心加速度 $a_c=\dfrac{v^2}{r}$ apontando para o centro, exigindo uma força resultante para dentro $F_c=\dfrac{mv^2}{r}$ fornecida por uma força real (tensão, gravidade, atrito, normal). Não há força para fora. Para círculos verticais e curvas inclinadas, decomponha as forças reais para encontrar qual satisfaz o requisito centrípeto.

    Exemplo resolvido. Uma bola de $0.50\ \text{kg}$ é girada em uma corda de $1.0\ \text{m}$ num círculo horizontal a $3.0\ \text{m/s}$. A tensão da corda fornece toda a força centrípeta: $T=\dfrac{mv^2}{r}=\dfrac{0.50(3.0)^2}{1.0}=4.5\ \text{N}$.

    Exemplo resolvido (círculo vertical). No topo de uma laço vertical de raio $r$, a gravidade e a força normal ambas apontam para o centro: $N+mg=\dfrac{mv^2}{r}$. A menor velocidade possível no topo é quando a pista empurra com nada ($N=0$): $v_{\min}=\sqrt{gr}$. Para $r=2.5\ \text{m}$: $v_{\min}=\sqrt{9.8(2.5)}=4.9\ \text{m/s}$. Qualquer velocidade menor e o carrinho deixa a pista antes do topo.

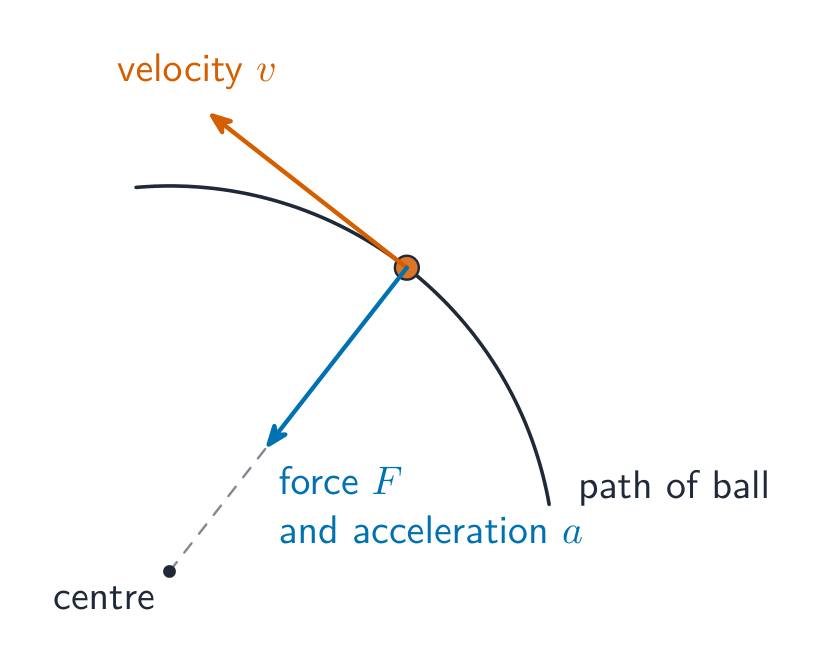
    A velocidade aponta ao longo da tangente; a força centrípeta aponta para o centro
    A velocidade aponta ao longo da tangente; a força centrípeta aponta para o centro
    2.10

    Dicas de prova

    • Localize o centro de massa com $x_{cm}=\tfrac{1}{M}\int x\,dm$ (ou $\tfrac{\sum m_i x_i}{\sum m_i}$ para massas pontuais) e use $\lambda,\sigma,\rho$ para o elemento de massa.
    • A força externa resultante move o centro de massa como se toda a massa estivesse lá: $\vec F_{net}=M\vec a_{cm}$.
    • Defina seu sistema claramente — forças internas se cancelam, então apenas forças externas alteram seu momento.
    • Explore simetria para encurtar uma integral de centro de massa.
    • Distinga centro de massa de centro de gravidade (idênticos em um campo uniforme).
  • 3

    Trabalho, Energia e Potência

    Assistir aula
    3.1

    Energia Cinética Translacional

    Programa

    Objetivo de Aprendizagem 3.1.A: Descrever a energia cinética translacional de um objeto em termos da massa e da velocidade do objeto.

    • 3.1.A.1 A energia cinética translacional de um objeto é dada pela equação
      • Equação: $K = \dfrac{1}{2}mv^2$
    • 3.1.A.2 Energia cinética translacional é uma grandeza escalar.
    • 3.1.A.3 Diferentes observadores podem medir diferentes valores da energia cinética translacional de um objeto, dependendo do referencial do observador.

    Fonte: College Board AP Course and Exam Description

    Energia cinética 动能 é a energia do movimento, uma escalar 标量 medida em joules 焦耳 (J):

    $$K=\tfrac{1}{2}mv^2.$$

    Ela cresce com o quadrado da velocidade — dobrar a velocidade quadruplica $K$. Uma sutileza importante: a energia cinética depende do sistema de referência 参考系 do observador. Um passageiro caminhando em um trem tem uma pequena $K$ medida dentro do trem e uma enorme medida do solo — ambos os observadores estão certos, cada um em sua própria referência.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    Kinetic energy/kɪˈnetɪk ˈenədʒi/ 动能 dòng néng
    scalar/ˈskeɪlə/ 标量 biāo liàng
    joules/dʒuːlz/ 焦耳 jiāo ěr
    reference frame/ˈrefrəns freɪm/ 参考系 cān kǎo xì
    3.2

    Trabalho

    Programa

    Objetivo de Aprendizagem 3.2.A: Descrever o trabalho realizado sobre um objeto ou sistema por uma força dada ou conjunto de forças.

    • 3.2.A.1 Trabalho é a quantidade de energia transferida para dentro ou para fora de um sistema por uma força exercida sobre esse sistema ao longo de uma distância.
      • 3.2.A.1.i O trabalho realizado por uma força conservativa exercida sobre um sistema é independente do caminho e depende apenas das configurações inicial e final desse sistema.
      • 3.2.A.1.ii O trabalho realizado por uma força conservativa sobre um sistema — ou a variação da energia potencial do sistema — será zero se o sistema retornar à sua configuração inicial.
      • 3.2.A.1.iii As energias potenciais estão associadas apenas às forças conservativas.
      • 3.2.A.1.iv O trabalho realizado por uma força não conservativa depende do caminho.
      • 3.2.A.1.v As forças não conservativas mais comuns são o atrito e a resistência do ar.
    • 3.2.A.2 Trabalho é uma grandeza escalar que pode ser positiva, negativa ou nula.
    • 3.2.A.3 O trabalho realizado sobre um objeto por uma força variável é calculado usando
      • Equação: $W = \displaystyle\int_a^b \vec{F}(r) \cdot d\vec{r}$, onde a integral é tomada ao longo do caminho do ponto $a$ ao ponto $b$.
      • 3.2.A.3.i O produto escalar entre dois vetores, $\vec{A}$ e $\vec{B}$, resulta em uma quantidade escalar de magnitude $\vec{A} \cdot \vec{B} = AB\cos\theta$.
      • 3.2.A.3.ii Apenas o componente da força exercida sobre um sistema que é paralelo ao deslocamento do ponto de aplicação da força alterará a energia total do sistema.
      • 3.2.A.3.iii Se o componente da força exercida sobre um sistema que é paralelo ao deslocamento for constante, o trabalho realizado no sistema pela força é dado pela equação derivada $W = F_{\parallel}d = Fd\cos\theta$.
      • 3.2.A.3.iv O componente da força exercida sobre um sistema perpendicular à direção do deslocamento do centro de massa do sistema pode mudar a direção do movimento do sistema sem alterar a energia cinética do sistema.
    • 3.2.A.4 O teorema do trabalho-energia afirma que a variação da energia cinética de um objeto é igual à soma do trabalho (trabalho líquido) realizado por todas as forças exercidas sobre o objeto.
      • Equação: $\Delta K = \displaystyle\sum W_i = \sum F_{\parallel,i}\, d_i$
      • 3.2.A.4.i Uma força externa pode alterar a configuração de um sistema. O componente da força externa paralelo ao deslocamento multiplicado pelo deslocamento do ponto de aplicação da força dá a variação da energia cinética do sistema.
      • 3.2.A.4.ii Se o centro de massa do sistema e o ponto de aplicação da força se moverem a mesma distância quando uma força é exercida sobre um sistema, então o sistema pode ser modelado como um objeto, e apenas a energia cinética do sistema pode mudar.
      • 3.2.A.4.iii A energia dissipada pelo atrito é tipicamente igualada à força de atrito vezes o comprimento do caminho ao longo do qual a força é exercida.
        • Equação: $\Delta E_{\text{mech}} = F_f d\cos\theta$
      • 3.2.A.5 O trabalho é igual à área sob a curva de um gráfico de $F_{\parallel}$ em função do deslocamento.

    Declaração de limite: AP Physics C: Mecânica apenas espera que os alunos analisem a transferência de energia mecânica, embora os alunos devem estar cientes de que a energia mecânica pode ser dissipada na forma de energia térmica ou som.

    Fonte: College Board AP Course and Exam Description

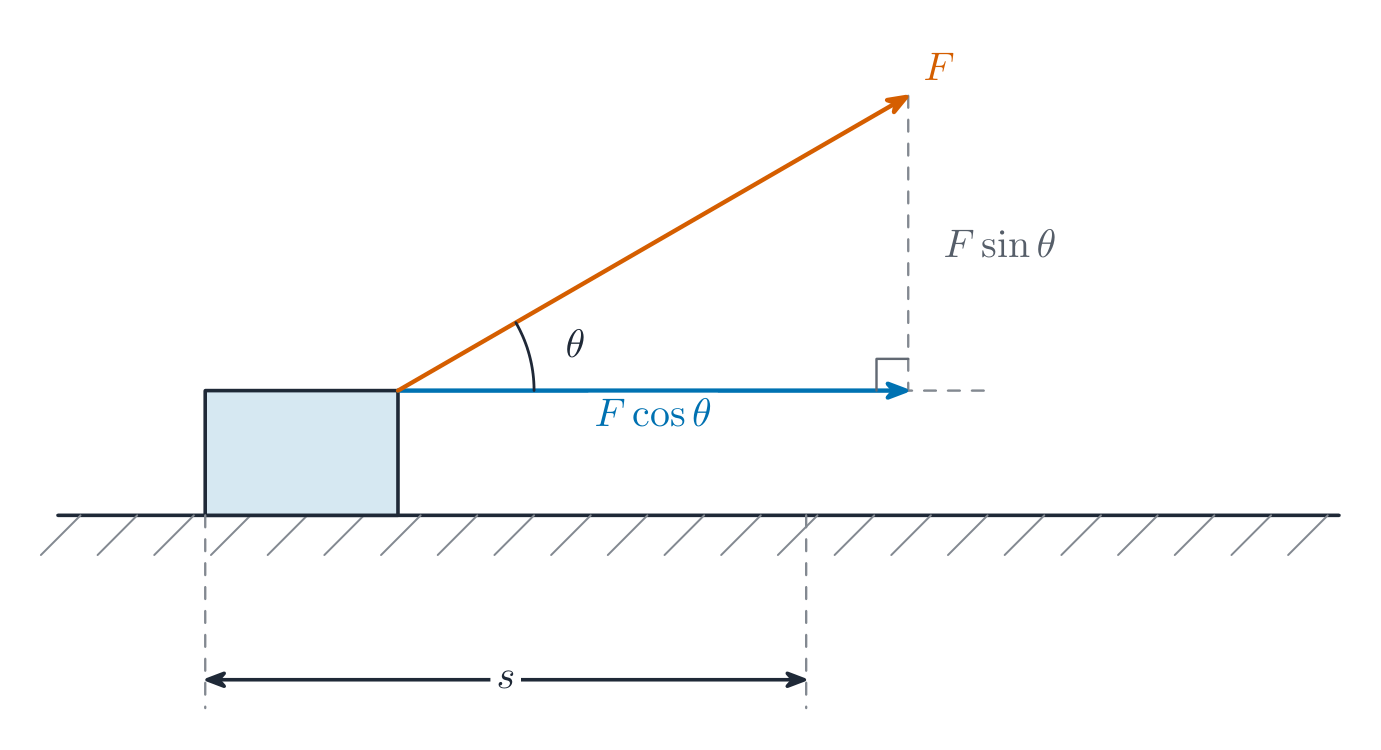
    Trabalho 功 é energia transferida para ou de um sistema por uma força atuando sobre uma distância. Para uma força variável, é uma integral 积分 ao longo do caminho:

    $$W=\int_a^b \vec{F}\cdot d\vec{r}=\int F\cos\theta\,dr.$$

    Para uma força constante, isso se reduz a $W=Fd\cos\theta$; num gráfico de força-posição, o trabalho é a área sob a curva. Trabalho é uma escalar com sinal, e o sinal é física, não contabilidade:

    • Positivo — a força tem uma componente ao longo do movimento (ela acelera o objeto).
    • Negativo — a força se opõe ao movimento (atrito 摩擦力 e arrasto de ar fazem trabalho negativo).
    • Zero – força perpendicular ao movimento (a força normal 法向力 em um bloco deslizando, gravidade em movimento horizontal, tensão em oscilação circular).
    Apenas a componente da força ao longo do deslocamento realiza trabalho
    Apenas a componente da força ao longo do deslocamento realiza trabalho

    O teorema do trabalho e da energia cinética 动能定理 soma a contribuição de todas as forças: o trabalho líquido é igual à variação da energia cinética,

    $$W_{\text{net}}=\sum W_i=\Delta K.$$

    Exemplo resolvido. Uma força variável $F(x)=3x^2\ \text{N}$ (ao longo do movimento) atua de $x=0$ até $x=2\ \text{m}$: $W=\displaystyle\int_0^2 3x^2\,dx=\big[x^3\big]_0^2=8\ \text{J}$. Atuando sozinha em um corpo partindo do repouso, ela elevaria a energia cinética exatamente para $8\ \text{J}$.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    Work/wɜːk/ 功 gōng
    integral/ˈɪntɪɡrəl/ 积分 jī fēn
    friction/ˈfrɪkʃn/ 摩擦力 mó cā lì
    normal force/ˈnɔːml fɔːs/ 法向力 fǎ xiàng lì
    work–energy theorem/wɜːk ˈenədʒi ˈθɪərəm/ 动能定理 dòng néng dìng lǐ
    3.3

    Energia Potencial

    Programa

    Objetivo de Aprendizagem 3.3.A: Descrever a energia potencial de um sistema.

    • 3.3.A.1 Um sistema composto por dois ou mais objetos tem energia potencial se os objetos dentro desse sistema interagem uns com os outros apenas através de forças conservativas.
    • 3.3.A.2 Energia potencial é uma grandeza escalar associada à posição dos objetos dentro de um sistema.
    • 3.3.A.3 A definição de energia potencial zero para um dado sistema é uma decisão tomada pelo observador considerando a situação para simplificar ou de outra forma auxiliar na análise.
    • 3.3.A.4 A relação entre as forças conservativas exercidas sobre um sistema e a energia potencial do sistema é
      • Equação: $\Delta U = -\displaystyle\int_a^b \vec{F}_{cf}(r) \cdot d\vec{r}$
    • 3.3.A.5 As forças conservativas exercidas sobre um sistema em uma única dimensão podem ser determinadas usando a inclinação da energia potencial do sistema em relação à posição nessa dimensão; essas forças apontam na direção de diminuição da energia potencial.
      • Equação: $F_x = -\dfrac{dU(x)}{dx}$
    • 3.3.A.6 Gráficos da energia potencial de um sistema como função de sua posição podem ser úteis para determinar propriedades físicas desse sistema.
      • 3.3.A.6.i Equilíbrio estável é uma localização na qual um pequeno deslocamento na posição de um objeto resulta em uma força exercida sobre o objeto oposta à direção do pequeno deslocamento, acelerando o objeto de volta para a posição de equilíbrio.
      • 3.3.A.6.ii Equilíbrio instável é uma localização na qual um pequeno deslocamento na posição de um objeto resulta em uma força exercida sobre o objeto na mesma direção do pequeno deslocamento, acelerando o objeto para longe da posição de equilíbrio.
      • 3.3.A.6.iii Em uma dada dimensão, posições de equilíbrio estável existem em locais onde a energia potencial como função da posição nessa dimensão tem um mínimo local.
      • 3.3.A.6.iv Em uma dada dimensão, posições de equilíbrio instável ocorrem em locais onde a energia potencial como função da posição nessa dimensão tem um máximo local.
    • 3.3.A.7 A energia potencial de sistemas físicos comuns pode ser descrita usando as propriedades físicas desse sistema.
      • 3.3.A.7.i A energia potencial elástica de uma mola ideal é dada pela seguinte equação, onde $\Delta x$ é a distância que a mola foi esticada ou comprimida a partir de seu comprimento de equilíbrio.
        • Equação: $U_s = \dfrac{1}{2}k(\Delta x)^2$
      • 3.3.A.7.ii A forma geral para a energia potencial gravitacional de um sistema consistindo de duas distribuições de massa aproximadamente esféricas (por exemplo, luas, planetas ou estrelas) é dada pela equação
        • Equação: $U_g = -G\dfrac{m_1 m_2}{r}$
      • 3.3.A.7.iii Como o campo gravitacional próximo à superfície de um planeta é quase constante, a mudança na energia potencial gravitacional em um sistema consistindo de um objeto com massa $m$ e um planeta com campo gravitacional de magnitude $g$ quando o objeto está próximo à superfície do planeta pode ser aproximada pela equação
        • Equação: $\Delta U_g = mg\Delta y$
    • 3.3.A.8 A energia potencial total de um sistema contendo mais de dois objetos é a soma da energia potencial de cada par de objetos dentro do sistema.

    Fonte: College Board AP Course and Exam Description

    Energia potencial 势能 é a energia que um sistema armazena devido às posições de suas partes – existe apenas para forças conservativas 保守力, cujo trabalho é independente do caminho. É definida através do trabalho:

    $$\Delta U=-\int_a^b\vec{F}\cdot d\vec{r},$$

    e você tem liberdade para escolher onde $U=0$ – apenas as variações em $U$ importam, então escolha o zero que simplifica o problema. Os resultados padrão:

    • Gravidade perto de uma superfície: $\Delta U_g=mg\,\Delta y$.
    • Gravidade em geral: $U_g=-\dfrac{Gm_1m_2}{r}$ (zero na separação infinita).
    • Mola: $U_s=\tfrac12k(\Delta x)^2$, com $\Delta x$ medido a partir do comprimento natural.

    Para sistemas de vários objetos, some a energia potencial de cada par. Invertendo a definição, uma força conservativa é menos a derivada 导数 de sua energia potencial:

    $$F_x=-\frac{dU}{dx}.$$

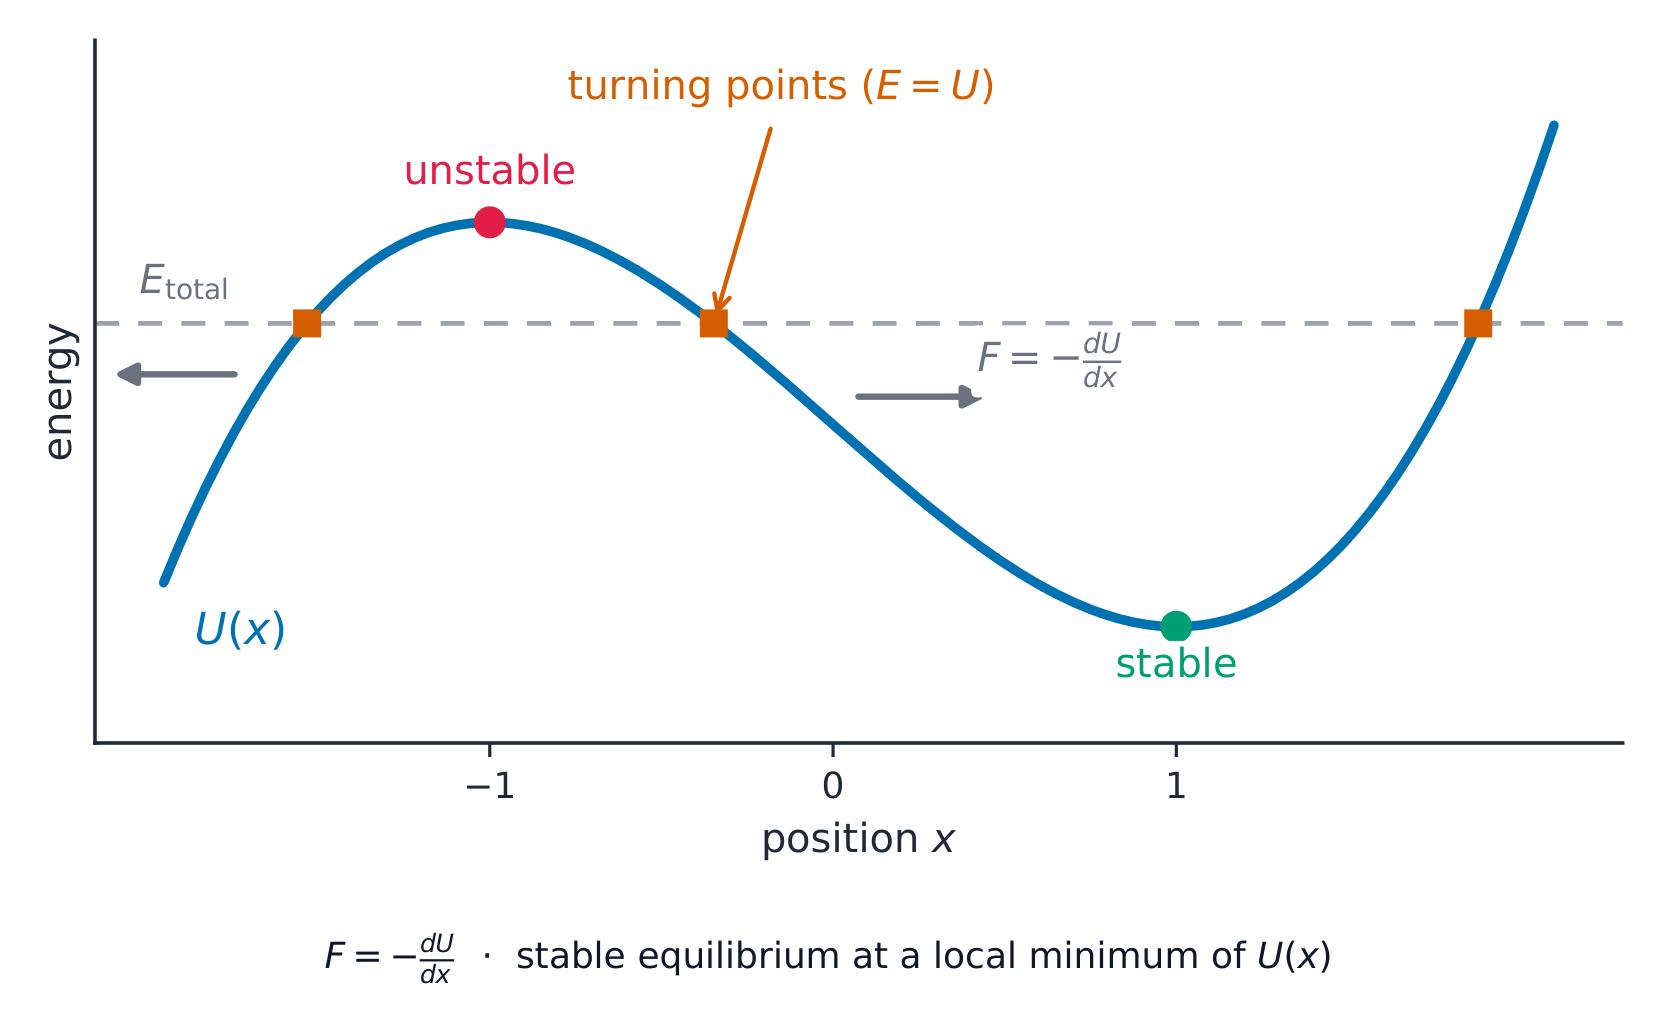
    A força aponta "montanha abaixo" na curva de $U(x)$. O equilíbrio está onde a inclinação é zero: um mínimo é um equilíbrio estável 稳定平衡 (deslocado, a força empurra de volta), um máximo é um equilíbrio instável 不稳定平衡 (deslocado, a força afasta).

    Numa curva de energia potencial a força aponta montanha abaixo e E = U marca os pontos de inversão
    Numa curva de energia potencial a força aponta montanha abaixo e E = U marca os pontos de inversão

    Exemplo resolvido. Dado $U(x)=2x^3-6x$ (joules), a força é $F=-\dfrac{dU}{dx}=6-6x^2$. Os equilíbrios estão em $F=0$: $x=\pm1$. Como $\dfrac{d^2U}{dx^2}=12x$ é positivo em $x=+1$ (um mínimo – estável) e negativo em $x=-1$ (um máximo – instável), os dois pontos se comportam opostamente.

    Explorar

    Armazene energia potencial elástica em uma mola

    Esticar uma mola armazena energia potencial elástica $\tfrac12 kx^2$ — a área sob a linha força-extensão. Solte-a e essa energia se converte em cinética.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    Potential energy/pəˈtenʃl ˈenədʒi/ 势能 shì néng
    conservative forces/kənˈsɜːvətɪv ˈfɔːsɪz/ 保守力 bǎo shǒu lì
    derivative/dɪˈrɪvətɪv/ 导数 dǎo shù
    stable equilibrium/ˈsteɪbl ˌiːkwɪˈlɪbrɪəm/ 稳定平衡 wěn dìng píng héng
    unstable equilibrium/ʌnˈsteɪbl ˌiːkwɪˈlɪbrɪəm/ 不稳定平衡 bù wěn dìng píng héng
    Mechanical energy/mɪˈkænɪkl ˈenədʒi/ 机械能 jī xiè néng
    nonconservative forces/ˌnɒŋkənˈsɜːvətɪv ˈfɔːsɪz/ 非保守力 fēi bǎo shǒu lì
    thermal energy/ˈθɜːml ˈenədʒi/ 热能 rè néng
    turning points/ˈtɜːnɪŋ pɔɪnts/ 转折点 zhuǎn zhé diǎn
    3.4

    Conservação de Energia

    Programa

    Objetivo de Aprendizagem 3.4.A: Descrever as energias presentes em um sistema.

    • 3.4.A.1 Um sistema composto por apenas um único objeto só pode ter energia cinética.
    • 3.4.A.2 Um sistema que contém objetos que interagem via forças conservativas ou que pode mudar sua forma reversivelmente pode ter tanto energias cinéticas quanto potenciais.

    Objetivo de Aprendizagem 3.4.B: Descrever o comportamento de um sistema usando princípios de conservação de energia mecânica.

    • 3.4.B.1 Energia mecânica é a soma das energias cinéticas e potenciais de um sistema.
    • 3.4.B.2 Qualquer mudança em um tipo de energia dentro de um sistema deve ser equilibrada por uma mudança equivalente de outros tipos de energias dentro do sistema ou por uma transferência de energia entre o sistema e suas vizinhanças.
    • 3.4.B.3 Um sistema pode ser selecionado de modo que a energia total desse sistema seja constante.
    • 3.4.B.4 Se a energia total de um sistema muda, essa mudança será equivalente à energia transferida para dentro ou para fora do sistema.

    Objetivo de Aprendizagem 3.4.C: Descrever como a seleção de um sistema determina se a energia desse sistema muda.

    • 3.4.C.1 A energia é conservada em todas as interações.
    • 3.4.C.2 Se o trabalho realizado sobre um sistema selecionado é zero e não há interações não conservativas dentro do sistema, a energia mecânica total do sistema é constante.
    • 3.4.C.3 Se o trabalho realizado sobre um sistema selecionado é diferente de zero, energia é transferida entre o sistema e o ambiente.

    Declaração de limite: AP Physics C: Mecânica espera que os alunos saibam que a energia mecânica pode ser dissipada como energia térmica ou som por forças não conservativas.

    Fonte: College Board AP Course and Exam Description

    Conservação de energia: KE ⇄ PE

    A energia é conservada em todas as interações – a questão é apenas para onde ela vai. Energia mecânica 机械能 é a soma $E=K+U$. Se o trabalho externo sobre um sistema é zero e nada dentro dele age por meio de forças não conservativas 非保守力, então

    $$K_1+U_1=K_2+U_2.$$

    Quando atrito ou arrasto atuam, eles convertem energia mecânica em energia térmica 热能 ($\Delta E_{\text{mech}}=-F_fd$), e o balanço deve incluir esse termo. Se trabalho externo é realizado, a energia total do sistema muda exatamente pela energia transferida: $W_{\text{ext}}=\Delta E_{\text{sys}}$. Escolher o sistema é escolher a contabilidade – um único objeto só pode ter energia cinética; inclua a Terra ou a mola e o sistema pode armazenar energia potencial também.

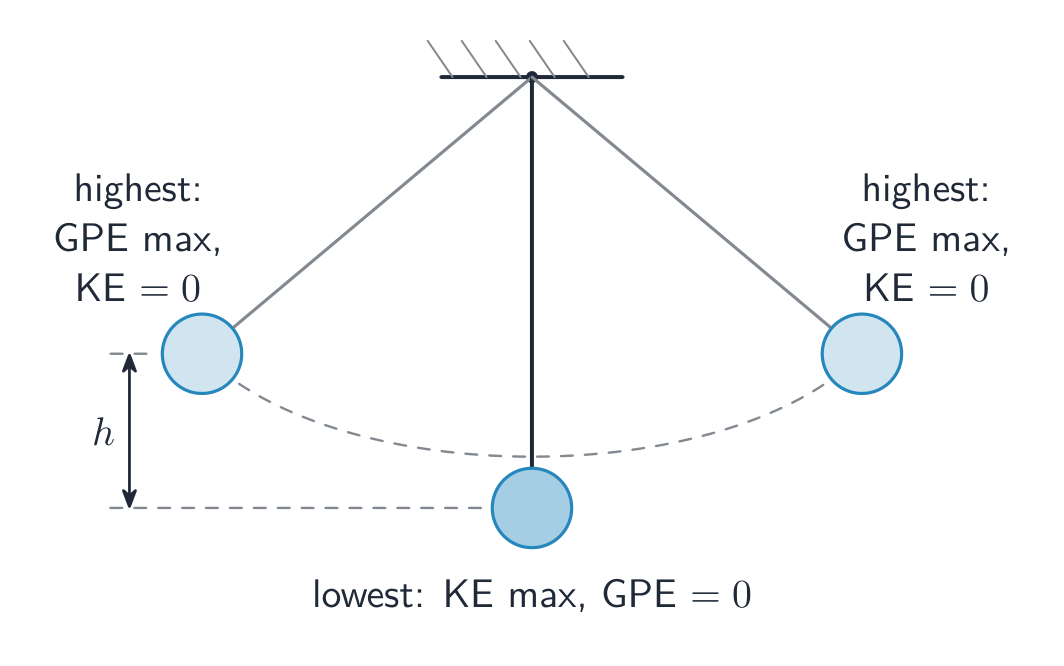
    Um pêndulo troca energia potencial gravitacional por energia cinética e vice-versa
    Um pêndulo troca energia potencial gravitacional por energia cinética e vice-versa

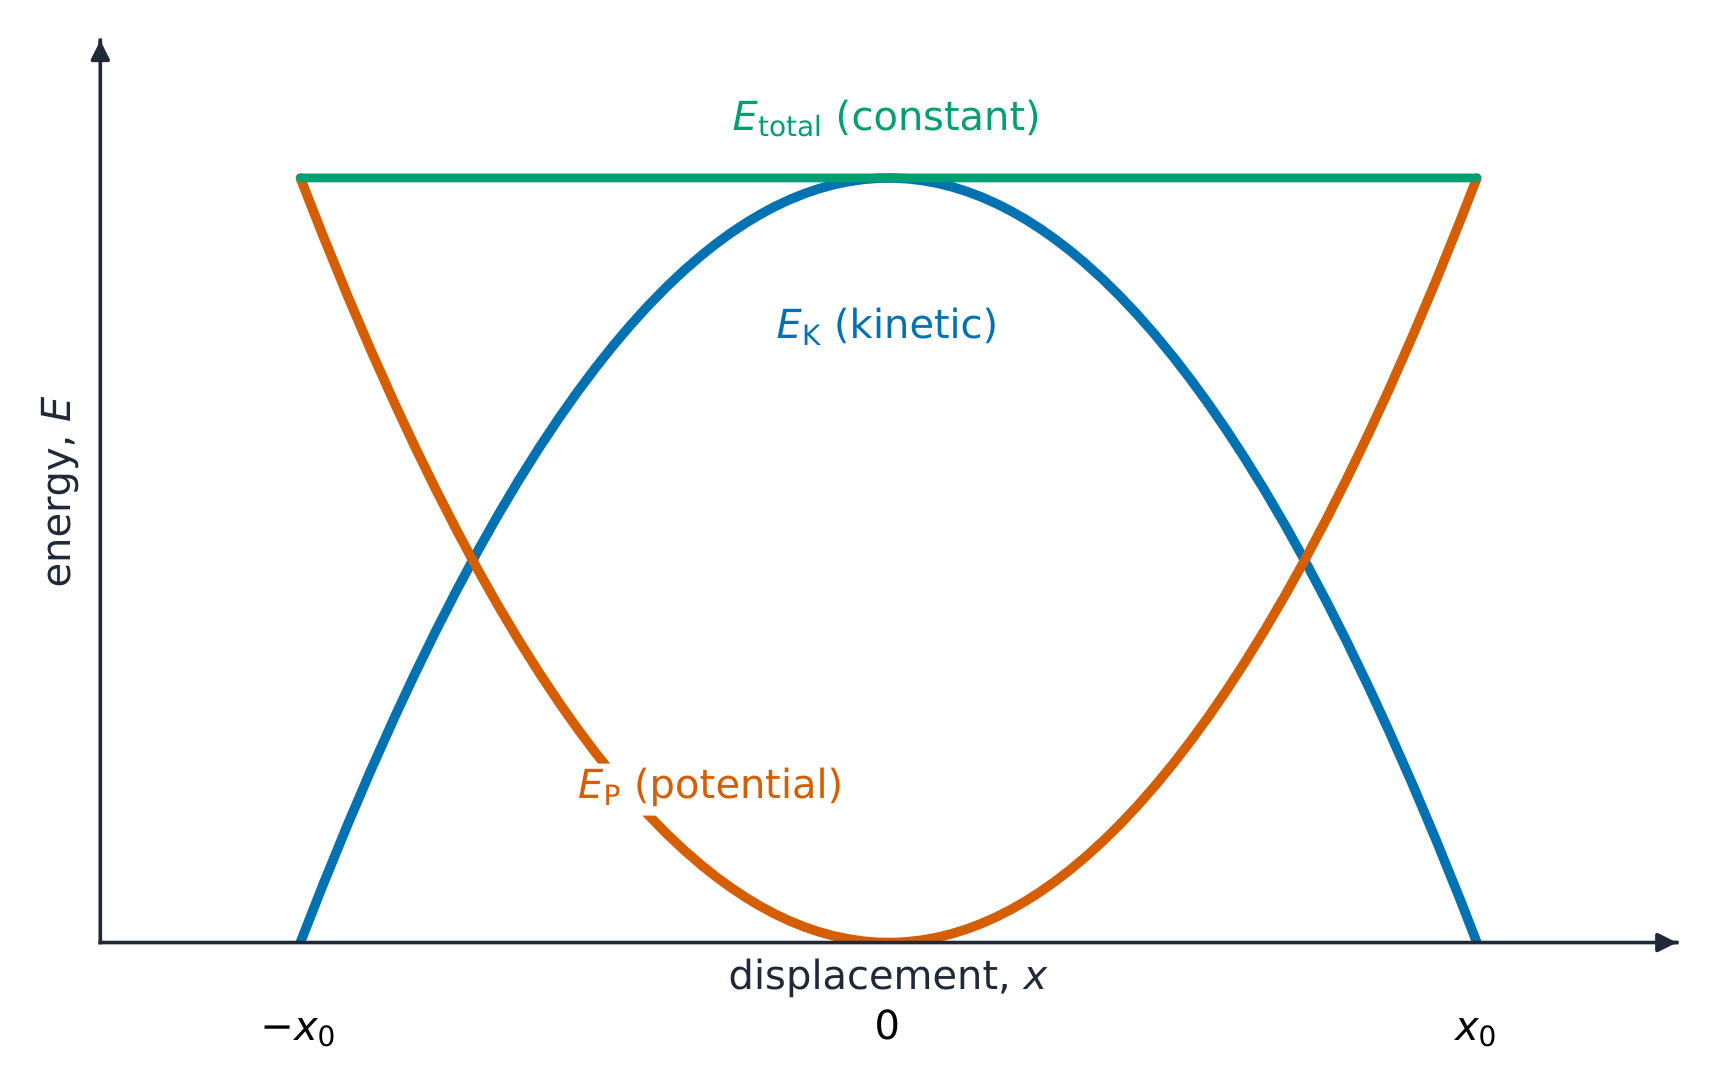
    Um gráfico de energia potencial é um mapa completo do movimento: a linha horizontal na altura $E$ é a energia total, a diferença $E-U(x)$ é a energia cinética em cada $x$, e os cruzamentos $E=U$ são os pontos de inversão 转折点 onde o objeto para momentaneamente e inverte o sentido.

    Exemplo resolvido. Um bloco de $2.0\ \text{kg}$ desliza por uma rampa partindo do repouso na altura $1.5\ \text{m}$, chegando ao fundo com velocidade $4.0\ \text{m/s}$. Contabilidade energética: $mgh=29.4\ \text{J}$ disponível; $\tfrac12mv^2=16\ \text{J}$ chega como energia cinética; logo, o atrito converteu $29.4-16=13\ \text{J}$ em energia térmica no trajeto.

    Um brinquedo de montanha-russa troca energia de volta e frente: mais alto (maior PE) no topo, mais rápido (maior KE) no fundo
    Um brinquedo de montanha-russa troca energia de volta e frente: mais alto (maior PE) no topo, mais rápido (maior KE) no fundo
    Explorar

    Observe a conversão de energia durante a queda de um objeto

    Sem atrito, a energia mecânica é conservada: enquanto um objeto cai, a energia potencial gravitacional se transforma em energia cinética, mantendo-se o total constante.

    Assistir aula
    3.5

    Potência

    Programa

    Objetivo de Aprendizagem 3.5.A: Descrever a transferência de energia para dentro, para fora ou dentro de um sistema em termos de potência.

    • 3.5.A.1 Potência é a taxa na qual a energia muda em relação ao tempo, seja por transferência para dentro ou para fora de um sistema ou por conversão de um tipo para outro dentro do sistema.
    • 3.5.A.2 Potência média é a quantidade de energia sendo transferida ou convertida, dividida pelo tempo que levou para que essa transferência ou conversão ocorra.
      • Equação: $P_{\text{avg}} = \dfrac{\Delta E}{\Delta t}$
    • 3.5.A.3 Como o trabalho é a mudança na energia de um objeto ou sistema devido a uma força, a potência média é o trabalho total realizado, dividido pelo tempo durante o qual esse trabalho foi realizado.
      • Equação: $P_{\text{avg}} = \dfrac{W}{\Delta t}$
    • 3.5.A.4 A potência instantânea fornecida a um objeto por uma força é dada pela equação
      • Equação: $P_{\text{inst}} = \dfrac{dW}{dt}$
    • 3.5.A.5 A potência instantânea fornecida a um objeto pela componente de uma força constante paralela à velocidade do objeto pode ser descrita com a equação derivada
      • Equação: $P_{\text{inst}} = F_{\parallel}v = Fv\cos\theta$

    Fonte: College Board AP Course and Exam Description

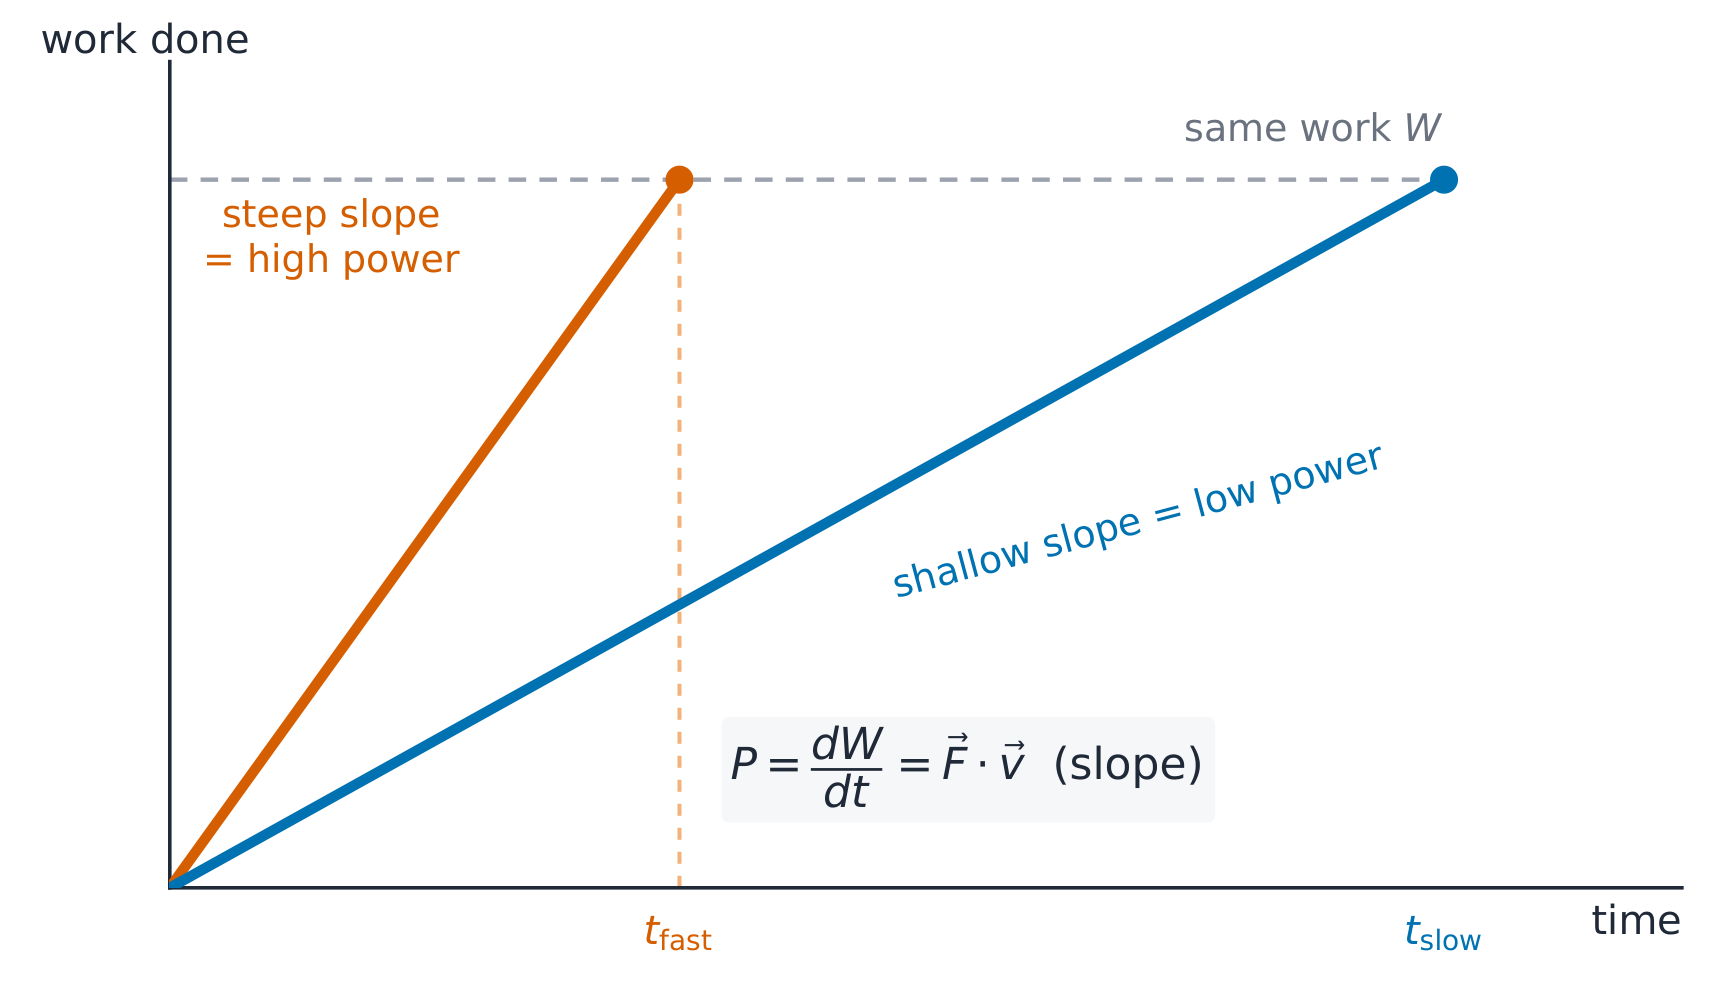
    Potência 功率 é a taxa de transferência de energia, em watts 瓦特 (W):

    $$P_{\text{avg}}=\frac{\Delta E}{\Delta t}=\frac{W}{\Delta t},\qquad P_{\text{inst}}=\frac{dW}{dt}=\vec{F}\cdot\vec{v}.$$

    Mede quão rápido o trabalho é feito, não quanto. O produto escalar importa: apenas a componente da força ao longo da velocidade entrega potência.

    Potência é a inclinação do gráfico de trabalho-tempo: o mesmo trabalho em menos tempo significa mais potência
    Potência é a inclinação do gráfico de trabalho-tempo: o mesmo trabalho em menos tempo significa mais potência

    Exemplo resolvido. Um bloco solto do repouso no topo de uma rampa sem atrito de altura $3.0\ \text{m}$ atinge o fundo com velocidade $v=\sqrt{2gh}=7.7\ \text{m/s}$ (a partir de $mgh=\tfrac12mv^2$). Um motor que depois o move a uma velocidade constante $7.7\ \text{m/s}$ contra uma resistência $20\ \text{N}$ entrega $P=Fv=20(7.7)\approx150\ \text{W}$.

    Exemplo resolvido. Um carro de $1200\ \text{kg}$ sobe uma colina que sobe $1.0\ \text{m}$ a cada $20\ \text{m}$ de estrada, a uma velocidade constante $15\ \text{m/s}$. O motor deve suprir a taxa de perda gravitacional: $P=mg\,v\sin\theta=1200(9.8)(15)\big(\tfrac{1}{20}\big)\approx8.8\ \text{kW}$ – antes de adicionar a resistência do ar.

    Habilidade de prova. As questões de resposta discursiva de energia recompensam a frase de contabilidade: nomeie seu sistema, declare quais forças realizam trabalho sobre ele e escreva o balanço ($W_{\text{ext}}=\Delta K+\Delta U+\Delta E_{\text{thermal}}$) antes de inserir números. "O atrito está presente, portanto a energia mecânica não é conservada" é uma afirmação pontuada.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    Power/ˈpaʊə/ 功率 gōng lǜ
    watts/wɒts/ 瓦特 wǎ tè
    3.5

    Dicas de prova

    • Use o teorema do trabalho e da energia cinética $W_{net}=\Delta KE$ e calcule o trabalho como $W=\int \vec F\cdot d\vec r$ para uma força variável.
    • Leia o trabalho num gráfico de força–posição como a área sob a curva.
    • Potência é $P=\tfrac{dW}{dt}=\vec F\cdot\vec v$; atenção entre instantânea e média.
    • Separe as forças em conservativas (defina uma energia potencial) e não-conservativas (dissipam energia).
    • Escolha métodos energéticos em vez de cinemática quando a força variar ou o caminho for complexo.
  • 4

    Momento Linear

    Assistir aula
    4.1

    Momento Linear

    Programa

    Objetivo de Aprendizagem 4.1.A: Descrever o momento linear de um objeto ou sistema.

    • 4.1.A.1 O momento linear é definido pela equação $\vec{p} = m\vec{v}$.
    • 4.1.A.2 Momento é uma grandeza vetorial e tem a mesma direção da velocidade.
    • 4.1.A.3 O momento pode ser usado para analisar colisões e explosões.
      • 4.1.A.3.i Uma colisão é um modelo para uma interação onde as forças exercidas entre os objetos envolvidos no sistema são muito maiores que a força externa líquida exercida sobre esses objetos durante a interação.
      • 4.1.A.3.ii Como apenas os estados inicial e final de uma colisão são analisados, o modelo de objeto pode ser usado para analisar colisões.
      • 4.1.A.3.iii Uma explosão é um modelo para uma interação em que forças internas ao sistema movem os objetos dentro desse sistema para longe uns dos outros.

    Fonte: College Board AP Course and Exam Description

    Momento linear 动量 é massa vezes velocidade:

    $$\vec{p}=m\vec{v}.$$

    É um vetor 矢量 apontando ao longo da velocidade, e é a quantidade para analisar colisões 碰撞 e explosões 爆炸. Um conjunto de objetos pode ser tratado como um sistema movendo-se com a velocidade de seu centro de massa 质心:

    $$\vec{v}_{\text{cm}}=\frac{\sum m_i\vec{v}_i}{\sum m_i},$$

    portanto o momento total do sistema é sua massa total vezes $\vec{v}_{\text{cm}}$ – uma única contabilidade para qualquer número de partes.

    4.2

    Variação de Momento e Impulso

    Programa

    Objetivo de Aprendizagem 4.2.A: Descrever o impulso entregue a um objeto ou sistema.

    • 4.2.A.1 A taxa de variação do momento de um sistema é igual à força externa líquida exercida sobre esse sistema.
      • Equação: $\vec{F}_{\text{net}} = \dfrac{d\vec{p}}{dt}$
    • 4.2.A.2 Impulso é definido como a integral de uma força exercida sobre um objeto ou sistema sobre um intervalo de tempo.
      • Equação: $\vec{J} = \displaystyle\int_{t_1}^{t_2} \vec{F}_{\text{net}}(t)\,dt$
    • 4.2.A.3 Impulso é uma grandeza vetorial e tem a mesma direção da força líquida exercida sobre o sistema.
    • 4.2.A.4 O impulso entregue a um sistema por uma força externa líquida é igual à área sob a curva de um gráfico da força externa líquida exercida sobre o sistema em função do tempo.
    • 4.2.A.5 A força externa líquida exercida sobre um sistema é igual à inclinação de um gráfico do momento do sistema em função do tempo.

    Objetivo de Aprendizagem 4.2.B: Descrever a relação entre o impulso exercido sobre um objeto ou sistema e a mudança no momento do objeto ou sistema.

    • 4.2.B.1 A mudança no momento é a diferença entre o momento final de um sistema e seu momento inicial.
      • Equação: $\Delta\vec{p} = \vec{p} - \vec{p}_0$
    • 4.2.B.2 O teorema impulso-momento relaciona o impulso fornecido a um objeto e a mudança no momento desse objeto.
      • 4.2.B.2.i O impulso exercido sobre um objeto é igual à mudança no momento linear do objeto.
        • Equação: $\vec{J} = \displaystyle\int_{t_1}^{t_2} \vec{F}_{\text{net}}(t)\,dt = \Delta\vec{p}$
      • 4.2.B.2.ii A segunda lei do movimento de Newton é um resultado direto do teorema impulso-momento aplicado a sistemas com massa constante.
        • Equação: $\vec{F}_{\text{net}} = \dfrac{d\vec{p}}{dt} = m\dfrac{d\vec{v}}{dt} = m\vec{a}$
      • 4.2.B.2.iii O teorema impulso-momento também descreve o comportamento de um sistema no qual a velocidade é constante, mas a massa muda em relação ao tempo.
        • Equação: $\vec{F}_{\text{net}} = \dfrac{d\vec{p}}{dt} = \dfrac{dm}{dt}\vec{v}$

    Fonte: College Board AP Course and Exam Description

    A segunda lei de Newton é realmente uma declaração sobre momento:

    $$\vec{F}_{\text{net}}=\frac{d\vec{p}}{dt},$$

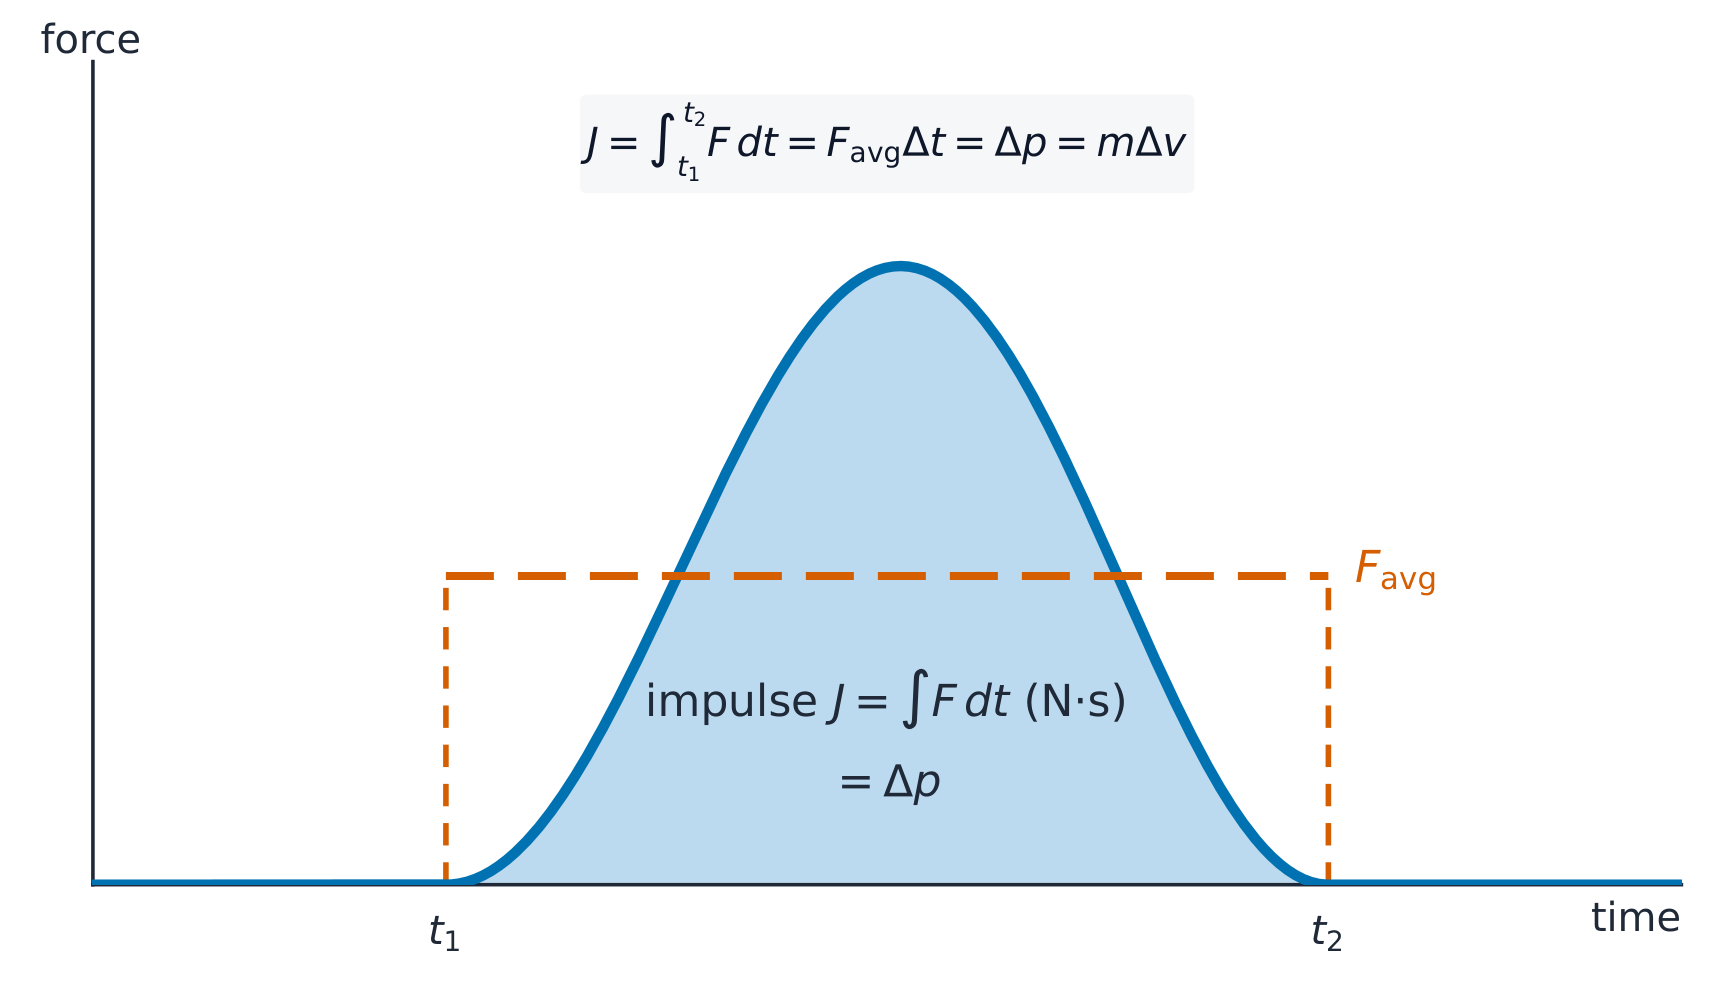
    que se reduz a $m\vec{a}$ quando a massa é constante – e lida com uma massa variável quando não é (o caso especial $\vec{F}=\dfrac{dm}{dt}\vec{v}$ vale apenas quando a velocidade é constante, ex.: uma corrente empilhando numa balança ou areia caindo numa correia movendo-se a velocidade fixa; um foguete não se encaixa, pois acelera). O impulso 冲量 entregue por uma força é sua integral temporal, e o teorema do impulso e do momento 冲量-动量定理 diz que é igual à variação do momento:

    $$\vec{J}=\int_{t_1}^{t_2}\vec{F}_{\text{net}}\,dt=\Delta\vec{p}.$$

    Impulso é um vetor ao longo da força líquida. Leia-o nos gráficos de ambas as formas:

    • Num gráfico de força–tempo, o impulso é a área sob a curva.
    • Num gráfico de momento–tempo, a força líquida é a inclinação 斜率 em cada instante.
    Impulso é a área sob a curva de força-tempo, igual à força média vezes o tempo de contato
    Impulso é a área sob a curva de força-tempo, igual à força média vezes o tempo de contato

    Espalhar o mesmo $\Delta p$ por um tempo maior reduz a força – é por isso que airbags, zonas de amassamento e aterrissagens suaves funcionam, e por que dobramos os joelhos ao aterrissar.

    Exemplo resolvido. Uma força variável no tempo $F(t)=10t\ \text{N}$ age sobre um objeto de $2.0\ \text{kg}$ por $2.0\ \text{s}$. O impulso é $J=\displaystyle\int_0^2 10t\,dt=\big[5t^2\big]_0^2=20\ \text{N}\cdot\text{s}$, então a velocidade muda em $\Delta v=J/m=10\ \text{m/s}$.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    Linear momentum/ˈlɪnɪə məʊˈmentəm/ 动量 dòng liàng
    vector/ˈvektə/ 矢量 shǐ liàng
    collisions/kəˈlɪʒnz/ 碰撞 pèng zhuàng
    explosions/ekˈspləʊʒnz/ 爆炸 bào zhà
    center of mass/ˈsentə ɒv mæs/ 质心 zhì xīn
    impulse/ˈɪmpʌls/ 冲量 chōng liàng
    impulse–momentum theorem/ˈɪmpʌls məʊˈmentəm ˈθɪərəm/ 冲量-动量定理 chōng liàng - dòng liàng dìng lǐ
    slope/sləʊp/ 斜率 xié lǜ
    conserved/kənˈsɜːvd/ 守恒 shǒu héng
    kinetic energy/kɪˈnetɪk ˈenədʒi/ 动能 dòng néng
    elastic collision/ɪˈlæstɪk kəˈlɪʒn/ 弹性碰撞 tán xìng pèng zhuàng
    inelastic collision/ɪnɪˈlæstɪk kəˈlɪʒn/ 非弹性碰撞 fēi tán xìng pèng zhuàng
    deformation/ˌdiːfɔːˈmeɪʃn/ 形变 xíng biàn
    perfectly inelastic collision/ˈpɜːfektlɪ ɪnɪˈlæstɪk kəˈlɪʒn/ 完全非弹性碰撞 wán quán fēi tán xìng pèng zhuàng
    4.3

    Conservação do Momento Linear

    Programa

    Objetivo de Aprendizagem 4.3.A: Descrever o comportamento de um sistema usando a conservação da quantidade de movimento linear.

    • 4.3.A.1 Um conjunto de objetos com quantidades de movimento individuais pode ser descrito como um único sistema com uma única velocidade do centro de massa.
      • 4.3.A.1.i Para uma coleção de objetos, a velocidade do centro de massa de um sistema pode ser calculada usando a equação
        • Equação: $\vec{v}_{\text{cm}} = \dfrac{\sum \vec{p}_i}{\sum m_i} = \dfrac{\sum (m_i \vec{v}_i)}{\sum m_i}$
      • 4.3.A.1.ii A velocidade do centro de massa de um sistema é constante na ausência de uma força externa resultante.
    • 4.3.A.2 A quantidade de movimento total de um sistema é a soma das quantidades de movimento das partes constituintes do sistema.
    • 4.3.A.3 Na ausência de forças externas resultantes, qualquer alteração na quantidade de movimento de um objeto dentro de um sistema deve ser compensada por uma alteração equivalente e oposta da quantidade de movimento em outro lugar dentro do sistema. Qualquer alteração na quantidade de movimento de um sistema deve-se à transferência de quantidade de movimento entre o sistema e seu entorno.
      • 4.3.A.3.i O impulso exercido por um objeto sobre um segundo objeto é igual e oposto ao impulso exercido pelo segundo objeto sobre o primeiro. Esta é uma consequência direta da terceira lei de Newton.
      • 4.3.A.3.ii Um sistema pode ser selecionado de modo que a quantidade de movimento total desse sistema seja constante.
      • 4.3.A.3.iii Se a quantidade de movimento total de um sistema mudar, essa mudança será equivalente ao impulso exercido sobre o sistema.
        • Equação: $\vec{J} = \Delta\vec{p}$
    • 4.3.A.4 A aplicação correta da conservação da quantidade de movimento pode ser usada para determinar a velocidade de um sistema imediatamente antes e imediatamente após colisões ou explosões.

    Declaração de limite: AP Physics C: Mecânica apenas espera que os alunos analisem quantitativamente colisões e interações em uma ou duas dimensões. Colisões tridimensionais podem ser analisadas qualitativamente.

    Objetivo de Aprendizagem 4.3.B: Descrever como a seleção de um sistema determina se a quantidade de movimento desse sistema muda.

    • 4.3.B.1 A quantidade de movimento é conservada em todas as interações.
    • 4.3.B.2 Se a força externa resultante sobre o sistema selecionado for zero, a quantidade de movimento total do sistema será constante.
    • 4.3.B.3 Se a força externa resultante sobre o sistema selecionado for diferente de zero, haverá transferência de quantidade de movimento entre o sistema e o ambiente.

    Fonte: College Board AP Course and Exam Description

    Forças internas ocorrem em pares da terceira lei de Newton, então se cancelam dentro de qualquer sistema: podem redistribuir momento entre partes mas nunca mudar o total. O momento só entra ou sai de um sistema através de uma força externa líquida ($\vec{J}=\Delta\vec{p}$). Então, com 为零 força externa líquida, o momento total é conservado 守恒:

    $$\sum\vec{p}_{\text{before}}=\sum\vec{p}_{\text{after}}.$$

    O momento é conservado em toda colisão, por mais violenta que seja – escolha um sistema grande o suficiente para que as forças de colisão sejam internas. Aplique a conservação separadamente ao longo de cada eixo; o AP pede trabalho quantitativo em uma ou duas dimensões.

    Colisão frontal: o momento total antes é igual ao momento total depois
    Colisão frontal: o momento total antes é igual ao momento total depois

    Exemplo resolvido (explosão). Uma granada de $6.0\ \text{kg}$ em repouso se divide em um fragmento de $2.0\ \text{kg}$ movendo-se a $9.0\ \text{m/s}$ para leste e um fragmento de $4.0\ \text{kg}$. O momento total permanece zero, logo o fragmento pesado move-se para oeste a $v=\dfrac{2.0(9.0)}{4.0}=4.5\ \text{m/s}$. A energia cinética veio de energia armazenada (química ou elástica) – a conservação do momento não exige a conservação da energia cinética.

    Explorar

    Colida dois carrinhos e conserve o momento linear

    Em qualquer colisão, o momento linear total $\sum mv$ antes é igual ao total depois. Defina as massas e velocidades e verifique a contabilidade do momento.

    4.4

    Colisões Elásticas e Inelásticas

    Programa

    Objetivo de Aprendizagem 4.4.A: Descrever se uma interação entre objetos é elástica ou inelástica.

    • 4.4.A.1 Uma colisão elástica entre objetos é aquela em que a energia cinética inicial do sistema é igual à energia cinética final do sistema.
    • 4.4.A.2 Em uma colisão elástica, as energias cinéticas finais de cada um dos objetos dentro do sistema podem ser diferentes de suas energias cinéticas iniciais.
    • 4.4.A.3 Uma colisão inelástica entre objetos é aquela em que a energia cinética total do sistema diminui.
    • 4.4.A.4 Em uma colisão inelástica, parte da energia cinética inicial não é restaurada como energia cinética, mas é transformada por forças não conservativas em outras formas de energia.
    • 4.4.A.5 Em uma colisão perfeitamente inelástica, os objetos ficam presos uns aos outros e movem-se com a mesma velocidade após a colisão.

    Fonte: College Board AP Course and Exam Description

    Conservação do momento em uma colisão

    Todas as colisões conservam momento; elas diferem no que acontece com a energia cinética 动能:

    tipo momento energia cinética
    colisão elástica 弹性碰撞 conservado total conservado (partes individuais podem trocar)
    colisão inelástica 非弹性碰撞 conservado diminui – parte vira calor, som, deformação 形变
    colisão perfeitamente inelástica 完全非弹性碰撞 conservado maior perda possível – os objetos grudam e compartilham uma velocidade

    Estratégia: sempre escreva a conservação do momento primeiro; adicione a equação de energia cinética apenas quando o problema disser "elástico". Dois fatos úteis sobre colisões elásticas: massas iguais em uma colisão elástica 1D simplesmente trocam velocidades, e no referencial do centro de massa cada objeto apenas inverte sua velocidade.

    Exemplo resolvido. Um carro de $1000\ \text{kg}$ a $20\ \text{m/s}$ bate em um carro parado de $1500\ \text{kg}$ e eles travam juntos – perfeitamente inelástica. Momento: $v=\dfrac{1000(20)}{2500}=8.0\ \text{m/s}$. A energia cinética cai de $2.0\times10^5\ \text{J}$ para $\tfrac12(2500)(8.0)^2=8.0\times10^4\ \text{J}$: cerca de $60\%$ é perdida, embora o momento seja exatamente conservado.

    Exemplo resolvido (2D). Um disco movendo-se para leste a $4.0\ \text{m/s}$ bate em um disco idêntico parado; após o impacto oblíquo, um move-se a $2.0\ \text{m/s}$ a $60^\circ$ norte do leste. Conservar cada eixo: leste-oeste, $m(4.0)=m(2.0)\cos60^\circ+mv_x$, logo $v_x=3.0\ \text{m/s}$; norte-sul, $0=m(2.0)\sin60^\circ-mv_y$, logo $v_y=1.7\ \text{m/s}$. O segundo disco move-se a $\sqrt{3.0^2+1.7^2}=3.5\ \text{m/s}$, cerca de $30^\circ$ sul do leste.

    Uma colisão rasante, decomposta ao longo de dois eixos perpendiculares
    Uma colisão rasante, decomposta ao longo de dois eixos perpendiculares

    Habilidade de prova. Em questões discursivas, justifique com a condição, não com o slogan: "a força externa líquida sobre o sistema de dois discos é zero durante a colisão, logo seu momento total é constante." Se perguntado se a colisão é elástica, calcule a energia cinética antes e depois e compare – nunca assuma.

    Um cradle de Newton: cinco bolas de aço penduradas em linha
    Um cradle de Newton mostra momento e energia cinética passando por uma colisão quase elástica
    Explorar

    Compare colisões elásticas e inelásticas

    O momento linear é sempre conservado, mas a energia cinética só é conservada em uma colisão elástica. Em uma inelástica, os carrinhos grudam e parte da energia se torna calor.

    4.4

    Dicas de prova

    • Impulso é igual à variação do momento: $\vec J=\int \vec F\,dt=\Delta\vec p$, e é a área sob um gráfico de força–tempo.
    • Momento é conservado sempre que a força externa líquida é zero — sempre a referência para colisões.
    • Distinja elásticas (energia cinética conservada) de inelásticas (energia cinética diminui) colisões; em uma colisão perfeitamente inelástica os objetos grudam e movem-se com uma velocidade.
    • Aplique a conservação a cada componente (x e y) separadamente em 2-D.
    • Conecte ao centro de massa: momento total $=M\vec v_{cm}$.
  • 5

    Torque e Dinâmica Rotacional

    Assistir aula
    5.1

    Cinemática Rotacional

    Programa

    Objetivo de Aprendizagem 5.1.A: Descrever a rotação de um sistema em relação ao tempo usando deslocamento angular, velocidade angular e aceleração angular.

    • 5.1.A.1 Deslocamento angular é a medida do ângulo, em radianos, através do qual um ponto em um sistema rígido gira em torno de um eixo especificado.
      • Equação: $\Delta\theta = \theta - \theta_0$
      • 5.1.A.1.i Um sistema rígido é aquele que mantém sua forma, mas em que diferentes pontos do sistema se movem em direções diferentes durante a rotação. Um sistema rígido não pode ser modelado como um objeto.
      • 5.1.A.1.ii Uma direção de deslocamento angular em torno de um eixo de rotação — horária ou anti-horária — geralmente é indicada como matematicamente positiva, sendo a outra direção matematicamente negativa.
      • 5.1.A.1.iii Se a rotação de um sistema em torno de um eixo puder ser bem descrita usando o movimento do centro de massa do sistema, o sistema pode ser tratado como um único objeto. Por exemplo, a rotação da Terra em torno de seu eixo pode ser considerada desprezível ao considerar a revolução da Terra em torno do centro de massa do sistema Terra-Sol.
    • 5.1.A.2 A velocidade angular é a taxa na qual a posição angular muda em relação ao tempo.
      • Equação: $\omega = \dfrac{d\theta}{dt}$
    • 5.1.A.3 A aceleração angular é a taxa na qual a velocidade angular muda em relação ao tempo.
      • Equação: $\alpha = \dfrac{d\omega}{dt}$
    • 5.1.A.4 Deslocamento angular, velocidade angular e aceleração angular em torno de um eixo são análogos ao deslocamento linear, velocidade e aceleração em uma dimensão e demonstram as mesmas relações matemáticas.
      • 5.1.A.4.i Para aceleração angular constante, as relações matemáticas entre deslocamento angular, velocidade angular e aceleração angular podem ser descritas pelas seguintes equações:
        • $\omega = \omega_0 + \alpha t$
        • $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
        • $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
      • 5.1.A.4.ii Gráficos de deslocamento angular, velocidade angular e aceleração angular como funções do tempo podem ser usados para encontrar as relações entre essas quantidades.

    Declaração de limite: AP Physics C: Mecânica espera que os alunos consigam manipular matematicamente as magnitudes do deslocamento angular, da velocidade angular e da aceleração angular usando convenções vetoriais. No entanto, as direções desses vetores não serão avaliadas no exame.

    As descrições das direções das quantidades de cinemática rotacional para um ponto ou corpo rígido são limitadas aos sentidos horário e anti-horário em relação a um eixo de rotação dado.

    Fonte: College Board AP Course and Exam Description

    Rotação espelha o movimento linear com quantidades angulares, definidas como derivadas:

    $$\omega=\frac{d\theta}{dt},\qquad \alpha=\frac{d\omega}{dt}=\frac{d^2\theta}{dt^2}.$$

    Aqui $\theta$ é deslocamento angular 角位移 em radianos 弧度, $\omega$ a velocidade angular 角速度, e $\alpha$ a aceleração angular 角加速度. (O AP trabalha com seus módulos e sinais; as direções vetoriais 3D não são avaliadas.) Para $\alpha$ constante, as equações cinemáticas são as lineares reescritas:

    $$\omega=\omega_0+\alpha t,\qquad \Delta\theta=\omega_0t+\tfrac12\alpha t^2,\qquad \omega^2=\omega_0^2+2\alpha\,\Delta\theta.$$
    Um radiano é o ângulo cujo comprimento de arco é igual ao raio
    Um radiano é o ângulo cujo comprimento de arco é igual ao raio

    Exemplo resolvido. Uma hélice de ventilador desacelera de $30\ \text{rad/s}$ até parar com $\alpha=-6.0\ \text{rad/s}^2$: leva $t=5.0\ \text{s}$ e gira $\Delta\theta=\dfrac{0-30^2}{2(-6.0)}=75\ \text{rad}$ – cerca de $12$ voltas.

    5.2

    Conectando Movimento Linear e Rotacional

    Programa

    Objetivo de Aprendizagem 5.2.A: Descrever o movimento linear de um ponto em um sistema rígido rotativo que corresponde ao movimento rotacional desse ponto, e vice-versa.

    • 5.2.A.1 Para um ponto a uma distância $r$ de um eixo de rotação fixo, a distância linear $s$ percorrida pelo ponto enquanto o sistema rotate através de um ângulo $\Delta\theta$ é dada pela equação $\Delta s = r\Delta\theta$.
    • 5.2.A.2 Relações derivadas da velocidade linear e do componente tangencial da aceleração em relação às suas respectivas quantidades angulares são dadas pelas seguintes equações:
      • $s = r\theta$
      • $v = r\omega$
      • $a_T = r\alpha$
    • 5.2.A.3 Para um sistema rígido, todos os pontos dentro desse sistema têm a mesma velocidade angular e aceleração angular.

    Declaração de Escopo: AP Physics C: Mecânica espera que os alunos consigam manipular matematicamente as magnitudes do deslocamento angular, velocidade angular e aceleração angular usando convenções vetoriais. No entanto, as direções dos vetores não serão avaliadas no exame.

    As descrições das direções das quantidades de cinemática rotacional para um ponto ou corpo rígido são limitadas aos sentidos horário e anti-horário em relação a um eixo de rotação dado.

    Fonte: College Board AP Course and Exam Description

    Um ponto a raio $r$ do eixo move-se ao longo de seu arco com

    $$s=r\theta,\qquad v=r\omega,\qquad a_t=r\alpha,$$

    pontos mais distantes se movem mais rápido. Um ponto em rotação geralmente possui dois componentes de aceleração simultaneamente: a aceleração tangencial 切向加速度 $a_t=r\alpha$ (aumento de velocidade ao longo do arco) e a aceleração centrípeta 向心加速度 $a_c=\dfrac{v^2}{r}=r\omega^2$ (virada, em direção ao eixo). Elas são perpendiculares, logo $a=\sqrt{a_t^2+a_c^2}$.

    À medida que o raio gira por um ângulo, um ponto se move ao longo de um arco à velocidade v
    À medida que o raio gira através de um ângulo, um ponto se move ao longo de um arco na velocidade v
    5.3

    Torque

    Programa

    Objetivo de Aprendizagem 5.3.A: Identificar os torques exercidos sobre um sistema rígido.

    • 5.3.A.1 O torque resulta apenas da componente da força perpendicular ao vetor posição do eixo de rotação até o ponto de aplicação da força.
    • 5.3.A.2 O braço de alavanca é a distância perpendicular do eixo de rotação até a linha de ação da força exercida.

    Objetivo de Aprendizagem 5.3.B: Descrever os torques exercidos sobre um sistema rígido.

    • 5.3.B.1 Os torques podem ser descritos usando diagramas de forças.
      • 5.3.B.1.i Diagramas de forças são semelhantes a diagramas de corpo livre e são usados para analisar os torques exercidos sobre um sistema rígido.
      • 5.3.B.1.ii Semelhante aos diagramas de corpo livre, diagramas de forças representam a magnitude relativa e a direção das forças exercidas sobre um sistema rígido. Diagramas de forças também representam o local em que essas forças são exercidas em relação ao eixo de rotação.
    • 5.3.B.2 O torque exercido sobre um sistema rígido em relação a um ponto de pivô escolhido por uma força dada é descrito por $\vec{\tau} = \vec{r} \times \vec{F}$.
      • 5.3.B.2.i O produto vetorial entre dois vetores, $\vec{A}$ e $\vec{B}$, resulta em uma quantidade vetorial de magnitude $\vec{A} \times \vec{B} = AB\sin\theta$.
      • 5.3.B.2.ii A direção do vetor resultante do produto vetorial dos vetores $\vec{A}$ e $\vec{B}$ é perpendicular a ambos os vetores $\vec{A}$ e $\vec{B}$ e, portanto, é normal ao plano definido pelos vetores $\vec{A}$ e $\vec{B}$.
      • 5.3.B.2.iii A direção do vetor resultante do produto vetorial dos vetores $\vec{A}$ e $\vec{B}$ pode ser determinada qualitativamente aplicando a regra da mão direita apropriada.

    Fonte: College Board AP Course and Exam Description

    O princípio dos momentos (torque)

    Torque 力矩 é o efeito giratório de uma força – a causa rotacional, assim como a força é a causa translacional. É um produto vetorial 矢量积:

    $$\vec{\tau}=\vec{r}\times\vec{F},\qquad \tau=rF\sin\theta=F\,r_\perp,$$

    onde $r_\perp$, o braço de alavanca 力臂, é a distância perpendicular do eixo até a linha de ação da força. Mais força, aplicada mais longe do eixo, mais perpendicular: maior torque. Uma força apontando diretamente para (ou para longe do) eixo tem torque nulo. Em um plano, atribua sinais opostos aos torques anti-horário e horário e some-os.

    Como produto vetorial, $\vec\tau=\vec r\times\vec F$ aponta perpendicularmente ao plano de $\vec r$ e $\vec F$, com sua direção fixada pela regra da mão direita 右手定则: enrole seus dedos direitos de $\vec r$ para $\vec F$ e seu polegar apontará na direção de $\vec\tau$ – para fora da página em rotação anti-horária, para dentro dela no sentido horário. A mesma regra determina a direção do momento angular $\vec L=\vec r\times\vec p$.

    O torque de uma força depende da distância perpendicular do eixo
    O torque de uma força depende da distância perpendicular do eixo
    Um conjunto de engrenagens: torques e inércia rotacional acoplados através da relação de transmissão
    Um conjunto de engrenagens: torques e inércia rotacional acoplados através da relação de transmissão
    Explorar

    Equilibre os torques em uma viga

    Torque é força vezes distância perpendicular, $\tau=Fd$. A viga está em equilíbrio rotacional quando os torques em cada lado são iguais.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ 角位移 jiǎo wèi yí
    radians/ˈreɪdɪənz/ 弧度 hú dù
    angular velocity/ˈæŋɡjʊlə vəˈlɒsɪti/ 角速度 jiǎo sù dù
    angular acceleration/ˈæŋɡjʊlə əkˌseləˈreɪʃn/ 角加速度 jiǎo jiā sù dù
    tangential acceleration/tænˈdʒenʃl əkˌseləˈreɪʃn/ 切向加速度 qiè xiàng jiā sù dù
    centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ 向心加速度 xiàng xīn jiā sù dù
    Torque/tɔːk/ 力矩 lì jǔ
    vector product/ˈvektə ˈprɒdʌkt/ 矢量积 shǐ liàng jī
    moment arm/ˈməʊmənt ɑːm/ 力臂 lì bì
    right-hand rule/raɪt hænd ruːl/ 右手定则 yòu shǒu dìng zé
    Rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ 转动惯量 zhuǎn dòng guàn liàng
    linear density/ˈlɪnɪə ˈdensɪti/ 线密度 xiàn mì dù
    parallel-axis theorem/ˈpærəlel ˈæksɪs ˈθɪərəm/ 平行轴定理 píng xíng zhóu dìng lǐ
    rotational equilibrium/rəʊˈteɪʃənl ˌiːkwɪˈlɪbrɪəm/ 转动平衡 zhuǎn dòng píng héng
    static equilibrium/ˈstætɪk ˌiːkwɪˈlɪbrɪəm/ 静平衡 jìng píng héng
    Assistir aula
    5.4

    Inércia Rotacional

    Programa

    Objetivo de Aprendizagem 5.4.A: Descrever a inércia rotacional de um sistema rígido em relação a um eixo de rotação específico.

    • 5.4.A.1 A inércia rotacional mede a resistência de um sistema rígido a mudanças na rotação e está relacionada à massa do sistema e à distribuição dessa massa em relação ao eixo de rotação.
    • 5.4.A.2 O momento de inércia rotacional de um objeto girando a uma distância perpendicular $r$ de um eixo é descrito pela equação $I = mr^2$.
    • 5.4.A.3 O momento de inércia rotacional total de um conjunto de objetos em relação a um eixo é a soma dos momentos de inércia rotacionais de cada objeto em relação a esse eixo.
      • Equação: $I_{\text{tot}} = \sum I_i = \sum m_i r_i^2$
    • 5.4.A.4 Para um sólido que pode ser considerado como uma coleção de massas diferenciais, $dm$, o momento de inércia rotacional do sólido pode ser calculado usando a equação $I = \int r^2\, dm$, onde $r$ é a distância perpendicular de $dm$ ao eixo de rotação.

    Objetivo de Aprendizagem 5.4.B: Descrever a inércia rotacional de um sistema rígido girando em torno de um eixo que não passa pelo centro de massa do sistema.

    • 5.4.B.1 A inércia rotacional de um sistema rígido em um plano dado é mínima quando o eixo de rotação passa pelo centro de massa do sistema.
    • 5.4.B.2 O teorema do eixo paralelo usa a seguinte equação para relacionar a inércia rotacional de um sistema rígido em torno de qualquer eixo que seja paralelo a um eixo que passa por seu centro de massa:
      • Equação: $I' = I_{\text{cm}} + Md^2$

    Declaração de Escopo: AP Physics C: Mecânica apenas espera que os alunos usem cálculo nas derivações do momento de inércia rotacional de barras finas de densidade uniforme ou não uniforme em relação a um eixo arbitrário perpendicular à barra, bem como derivações do momento de inércia de uma casca cilíndrica fina, disco ou corpos rígidos que podem ser considerados compostos por anéis coaxiais ou cascas em relação a um eixo que passa por seus centros (p.ex., anéis toroidais).

    Os alunos devem ter uma compreensão qualitativa dos fatores que afetam o momento de inércia rotacional; por exemplo, como o momento de inércia rotacional é maior quando a massa está mais distante do eixo de rotação, razão pela qual um aro possui mais momento de inércia rotacional do que um disco sólido de mesma massa e raio.

    Fonte: College Board AP Course and Exam Description

    Inércia rotacional 转动惯量 $I$ mede a resistência à aceleração angular – o análogo rotacional da massa, mas depende de onde a massa está posicionada. Para massas pontuais, $I=\sum m_ir_i^2$; para um corpo contínuo,

    $$I=\int r^2\,dm.$$

    massas distantes do eixo dominam, devido ao $r^2$.

    Exemplo resolvido (barra). Uma barra uniforme (massa $M$, comprimento $L$) em torno de seu centro: com densidade linear 线密度 $\lambda=M/L$, $dm=\lambda\,dx$, portanto $I=\displaystyle\int_{-L/2}^{L/2}x^2\,\frac{M}{L}\,dx=\frac{1}{12}ML^2$. O AP também espera barras não uniformes: se $\lambda(x)=cx$ sobre $[0,L]$, primeiro encontre $M=\int_0^L cx\,dx=\tfrac12cL^2$, depois $I=\int_0^L x^2(cx)\,dx=\tfrac14cL^4=\tfrac12ML^2$ em torno da extremidade leve.

    Exemplo resolvido (disco a partir de anéis). Um disco sólido é um ninho de anéis: um anel no raio $r$ de largura $dr$ tem $dm=\dfrac{M}{\pi R^2}\,2\pi r\,dr$, portanto

    $$I=\int_0^R r^2\,dm=\frac{2M}{R^2}\int_0^R r^3\,dr=\tfrac12MR^2.$$

    O mesmo método de cascas coaxiais trata cascas cilíndricas e anéis anulares.

    O teorema dos eixos paralelos 平行轴定理 desloca qualquer $I$ conhecido para um eixo paralelo a uma distância $d$:

    $$I'=I_{\text{cm}}+Md^2.$$

    Para a barra em torno de uma extremidade: $I=\tfrac1{12}ML^2+M\big(\tfrac{L}{2}\big)^2=\tfrac13ML^2$.

    5.5

    Equilíbrio Rotacional

    Programa

    Objetivo de Aprendizagem 5.5.A: Descrever as condições sob as quais a velocidade angular de um sistema permanece constante.

    • 5.5.A.1 Um sistema pode exibir equilíbrio rotacional (velocidade angular constante) sem estar em equilíbrio translacional, e vice-versa.
      • 5.5.A.1.i Diagramas de corpo livre e diagramas de forças descrevem a natureza das forças e torques exercidos sobre um objeto ou sistema rígido.
      • 5.5.A.1.ii O equilíbrio rotacional é uma configuração de torques tal que o torque líquido exercido sobre o sistema seja zero.
        • Equação: $\sum \tau_i = 0$
      • 5.5.A.1.iii O análogo rotacional da primeira lei de Newton afirma que um sistema terá velocidade angular constante apenas se o torque líquido exercido sobre o sistema for zero.
    • 5.5.A.2 Um corolário rotacional da segunda lei de Newton estabelece que, se os torques exercidos sobre um sistema rígido não estiverem equilibrados, a velocidade angular do sistema deve estar mudando.

    Declaração de Escopo: AP Physics C: Mecânica não espera que os alunos analisem simultaneamente a rotação em múltiplos planos.

    Fonte: College Board AP Course and Exam Description

    A primeira lei de Newton tem uma forma rotacional: com torque líquido zero, a velocidade angular é constante – um objeto em equilíbrio rotacional 转动平衡 ou não gira ou gira constantemente. O equilíbrio estático 静balance completo exige ambos $\sum F=0$ e $\sum\tau=0$ (sobre qualquer eixo). A estratégia padrão para vigas e escadas: posicione o eixo no ponto onde uma força desconhecida atua, para que essa força desapareça da equação de torque.

    No equilíbrio os torques horário e anti-horário em torno do eixo são iguais
    No equilíbrio os torques horário e anti-horário em torno do eixo são iguais

    Exemplo resolvido. Uma viga uniforme $20\ \text{kg}$, de comprimento $4.0\ \text{m}$, está articulada em sua extremidade esquerda e mantida horizontal por uma corda vertical em sua extremidade direita. Uma criança de $40\ \text{kg}$ senta-se a $1.0\ \text{m}$ da articulação. Torques em torno da articulação: $T(4.0)=20g(2.0)+40g(1.0)$, portanto $T=\dfrac{392+392}{4.0}=196\ \text{N}$. Então o equilíbrio de forças verticais dá o empurrão para cima da articulação: $F_p=(60)(9.8)-196=392\ \text{N}$. Escolher a articulação como eixo removeu $F_p$ inteiramente da equação de torque.

    Uma balança de vigas: equilíbrio rotacional quando os torques horário e anti-horário coincidem
    Uma balança de vigas: equilíbrio rotacional quando os torques horário e anti-horário coincidem
    Explorar

    Encontre o ponto de equilíbrio

    Para o equilíbrio rotacional, o torque horário total deve ser igual ao torque anti-horário total. Mova as forças e distâncias até que a viga se equilibre.

    5.6

    Segunda Lei de Newton na Forma Rotacional

    Programa

    Objetivo de Aprendizagem 5.6.A: Descrever as condições sob as quais a velocidade angular de um sistema muda.

    • 5.6.A.1 A velocidade angular muda quando o torque líquido exercido sobre o objeto ou sistema não for igual a zero.
    • 5.6.A.2 A taxa com que a velocidade angular de um sistema rígido muda é diretamente proporcional ao torque líquido exercido sobre o sistema rígido e está na mesma direção. A aceleração angular do sistema rígido é inversamente proporcional à inércia rotacional do sistema rígido.
      • Equação: $\alpha_{\text{sys}} = \dfrac{\Sigma\tau}{I_{\text{sys}}} = \dfrac{\tau_{\text{net}}}{I_{\text{sys}}}$
    • 5.6.A.3 Para descrever completamente um sistema rígido rotativo, análises lineares e rotacionais podem precisar ser realizadas independentemente.

    Fonte: College Board AP Course and Exam Description

    Um torque líquido produz aceleração angular proporcional à inércia rotacional:

    $$\alpha=\frac{\sum\tau}{I}\qquad\Big(\text{more generally }\sum\vec{\tau}=\frac{d\vec{L}}{dt}\Big).$$

    Resolva a dinâmica rotacional exatamente como a dinâmica translacional, com $\tau\leftrightarrow F$, $I\leftrightarrow m$, $\alpha\leftrightarrow a$ – diagrama de corpo livre, equações, resolver.

    Uma polia maciça: as duas tensões diferem porque a polia precisa de torque líquido
    Uma polia maciça: as duas tensões diferem porque a polia precisa de torque líquido

    Exemplo resolvido (polia maciça). Massas $m_1=4.0\ \text{kg}$ e $m_2=2.0\ \text{kg}$ penduradas em uma corda sobre uma polia 滑轮 de inércia rotacional $I=0.50\ \text{kg}\cdot\text{m}^2$ e raio $R=0.20\ \text{m}$. Três equações da Lei de Newton, uma por corpo:

    $$m_1g-T_1=m_1a,\qquad T_2-m_2g=m_2a,\qquad (T_1-T_2)R=I\alpha=\frac{Ia}{R}.$$

    Somando-as (com $I/R^2=12.5\ \text{kg}$): $a=\dfrac{(m_1-m_2)g}{m_1+m_2+I/R^2}=\dfrac{19.6}{18.5}=1.1\ \text{m/s}^2$. Depois $T_1=m_1(g-a)=35\ \text{N}$ e $T_2=m_2(g+a)=22\ \text{N}$. As tensões devem ser diferentes – caso contrário, nada giraria a polia. (Se um problema disser que a polia é leve, então $I\approx0$ e as tensões tornam-se iguais novamente.)

    Habilidade de prova. FRQs de rotação avaliam a configuração: diagramas de corpo separados para cada massa e a polia, a restrição da corda $a=R\alpha$ declarada, e a convenção de sinais consistente. O erro mais comum é assumir uma única tensão em toda uma corda que passa por uma polia maciça.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    pulley/ˈpʊli/ 滑轮 huá lún
    5.6

    Dicas de prova

    • Use os análogos rotacionais: $\theta,\omega=\tfrac{d\theta}{dt},\alpha=\tfrac{d\omega}{dt}$, com as equações de constante-$\alpha$ espelhando a cinemática linear.
    • Converta entre linear e angular com $v=r\omega$ e $a_t=r\alpha$ (mais $a_c=\tfrac{v^2}{r}=\omega^2 r$ centrípeta).
    • Mantenha radianos durante todo o processo e defina um sentido positivo de rotação.
    • Relacione torque e aceleração angular através de $\tau=I\alpha$.
    • Desenhe o eixo de rotação – o braço de alavanca é a distância perpendicular a ele.
  • 6

    Energia e Momento de Sistemas Rotacionantes

    Assistir aula
    6.1

    Energia Cinética Rotacional

    Programa

    Objetivo de Aprendizagem 6.1.A: Descrever a energia cinética rotacional de um sistema rígido em termos da inércia rotacional e da velocidade angular desse sistema rígido.

    • 6.1.A.1 A energia cinética rotacional de um objeto ou sistema rígido está relacionada à inércia rotacional e à velocidade angular do sistema rígido e é dada pela equação $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$.
      • Equação: $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$
      • 6.1.A.1.i A inércia rotacional de um objeto em relação a um eixo fixo pode ser usada para mostrar que a energia cinética rotacional desse objeto é equivalente à sua energia cinética translacional, que é sua energia cinética total.
      • 6.1.A.1.ii A energia cinética total de um sistema rígido é a soma de sua energia cinética rotacional devido à rotação em torno de seu centro de massa e da energia cinética translacional devido ao movimento linear de seu centro de massa.
    • 6.1.A.2 Um sistema rígido pode ter energia cinética rotacional enquanto seu centro de massa está parado devido aos pontos individuais dentro do sistema rígido terem velocidade linear e, portanto, energia cinética.
    • 6.1.A.3 A energia cinética rotacional é uma quantidade escalar.

    Fonte: College Board AP Course and Exam Description

    Um corpo giratório possui energia cinética rotacional 转动动能

    $$K_{\text{rot}}=\tfrac12 I\omega^2,$$

    o gêmeo rotacional de $\tfrac12mv^2$, com a inércia rotacional 转动惯量 $I$ desempenhando o papel de massa. Um corpo que se move e gira carrega ambos os termos:

    $$K=\tfrac12 mv_{\text{cm}}^2+\tfrac12 I\omega^2.$$

    Exemplo resolvido. Um cilindro uniforme ($I=\tfrac12mr^2$) rola a uma velocidade $v$. Sua energia cinética é $K=\tfrac12mv^2+\tfrac12\big(\tfrac12mr^2\big)\big(\tfrac{v}{r}\big)^2=\tfrac34mv^2$ – um terço dela é rotacional. O mesmo livro contábil de energia decide todos os problemas de rolagem.

    6.2

    Torque e Trabalho

    Programa

    Objetivo de Aprendizagem 6.2.A: Descrever o trabalho realizado sobre um sistema rígido por um torque dado ou conjunto de torques.

    • 6.2.A.1 Um torque pode transferir energia para dentro ou para fora de um objeto ou sistema rígido se o torque for exercido durante um deslocamento angular.
    • 6.2.A.2 A quantidade de trabalho realizado sobre um sistema rígido por um torque está relacionada à magnitude desse torque e ao deslocamento angular pelo qual o sistema rígido gira durante o intervalo em que esse torque é exercido.
      • Equação: $W = \displaystyle\int_{\theta_1}^{\theta_2} \tau \, d\theta$
    • 6.2.A.3 O trabalho realizado sobre um sistema rígido por um torque dado pode ser encontrado pela área sob a curva de um gráfico do torque em função da posição angular.

    Fonte: College Board AP Course and Exam Description

    Um torque 力矩 atuando através de um deslocamento angular 角位移 realiza trabalho, e a potência é torque vezes velocidade angular:

    $$W=\int_{\theta_1}^{\theta_2}\tau\,d\theta,\qquad P=\tau\omega.$$

    Estas são as formas rotacionais de $W=\int F\,dx$ e $P=Fv$ – toda a ferramenta de energia translacional se transferir com $F\to\tau$, $x\to\theta$, $v\to\omega$.

    Exemplo resolvido. Um motor aplica um torque constante $8.0\ \text{N}\cdot\text{m}$ a uma roda de inércia por $5.0$ voltas completas: $W=\tau\,\Delta\theta=8.0(5.0)(2\pi)=250\ \text{J}$, que aparece como energia cinética rotacional se o atrito for desprezível.

    Explorar

    Equilibre os torques em uma viga

    Torque é força vezes distância perpendicular, $\tau=Fd$. Torques iguais em cada lado mantêm a viga em equilíbrio rotacional.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    rotational kinetic energy/rəʊˈteɪʃənl kɪˈnetɪk ˈenədʒi/ 转动动能 zhuǎn dòng dòng néng
    rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ 转动惯量 zhuǎn dòng guàn liàng
    torque/tɔːk/ 力矩 lì jǔ
    angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ 角位移 jiǎo wèi yí
    6.3

    Momento Angular e Impulso Angular

    Programa

    Objetivo de Aprendizagem 6.3.A: Descrever o momento angular de um objeto ou sistema rígido.

    • 6.3.A.1 A magnitude do momento angular de um sistema rígido em relação a um eixo específico pode ser descrita pela equação $L = I\omega$.
      • Equação: $L = I\omega$
    • 6.3.A.2 O momento angular de um objeto em relação a um ponto dado é $\vec{L} = \vec{r} \times \vec{p}$.
      • Equação: $\vec{L} = \vec{r} \times \vec{p}$
      • 6.3.A.2.i A seleção do eixo em relação ao qual um objeto é considerado em rotação influencia a determinação do momento angular desse objeto.
      • 6.3.A.2.ii O momento angular medido de um objeto movendo-se em linha reta depende da distância entre o ponto de referência e o objeto, da massa do objeto, da velocidade do objeto e do ângulo entre a distância radial e a velocidade do objeto.

    Objetivo de Aprendizagem 6.3.B: Descrever o impulso angular fornecido a um objeto ou sistema rígido por um torque.

    • 6.3.B.1 O impulso angular é definido como o produto do torque exercido sobre um objeto ou sistema rígido e o intervalo de tempo durante o qual o torque é exercido.
      • Equação: $\text{angular impulse} = \displaystyle\int \tau \, dt$
    • 6.3.B.2 O impulso angular tem a mesma direção do torque que o produz.
    • 6.3.B.3 O impulso angular fornecido a um objeto ou sistema rígido por um torque pode ser encontrado pela área sob a curva de um gráfico de torque em função do tempo.

    Objetivo de Aprendizagem 6.3.C: Relacionar a mudança no momento angular de um objeto ou sistema rígido ao impulso angular dado a esse objeto ou sistema rígido.

    • 6.3.C.1 A magnitude da variação do momento angular pode ser descrita comparando as magnitudes dos momentos finais e iniciais do objeto ou sistema rígido.
      • Equação: $\Delta L = L - L_0$
    • 6.3.C.2 Uma forma rotacional do teorema do impulso-momento relaciona o impulso angular fornecido a um objeto ou sistema rígido e a mudança no momento angular desse objeto ou sistema rígido.
      • 6.3.C.2.i O impulso angular exercido sobre um objeto ou sistema rígido é igual à mudança no momento angular desse objeto ou sistema rígido.
        • Equação: $\Delta L = \displaystyle\int_{t_1}^{t_2} \tau \, dt$
      • 6.3.C.2.ii A forma rotacional do teorema do impulso-momento é resultado direto da segunda lei de Newton para casos em que o momento de inércia rotacional é constante.
        • Equação: $\tau_{\text{net}} = \dfrac{dL}{dt} = I\dfrac{d\omega}{dt} = I\alpha$
    • 6.3.C.3 O torque líquido exercido sobre um objeto ou sistema rígido é igual à inclinação do gráfico do momento angular de um objeto em função do tempo.
    • 6.3.C.4 O impulso angular fornecido a um objeto ou sistema rígido é igual à área sob a curva de um gráfico do torque externo líquido exercido sobre um objeto em função do tempo.

    Fonte: College Board AP Course and Exam Description

    Momento angular 角动量 para uma partícula é

    $$\vec{L}=\vec{r}\times\vec{p},\qquad |L|=mvr\sin\theta,$$

    portão, mesmo uma partícula se movendo em linha reta tem momento angular em torno de qualquer ponto fora dessa linha ($L=mv\,d$, com $d$ sendo a distância perpendicular). Para um corpo rígido girando em torno de um eixo fixo, $L=I\omega$. A segunda lei de Newton na forma rotacional é

    $$\vec{\tau}_{\text{net}}=\frac{d\vec{L}}{dt}\quad(=I\alpha\ \text{when }I\text{ is constant}),$$

    e um torque líquido atuando ao longo do tempo entrega um impulso angular 角冲量 $\int\tau\,dt=\Delta L$ – o teorema impulso-momento rotacional.

    6.4

    Conservação do Momento Angular

    Programa

    Objetivo de Aprendizagem 6.4.A: Descrever o comportamento de um sistema usando a conservação do momento angular.

    • 6.4.A.1 O momento angular total de um sistema em relação a um eixo de rotação é a soma dos momentos angulares das partes constituintes do sistema em relação a esse eixo de rotação.
    • 6.4.A.2 Qualquer mudança no momento angular de um sistema deve ser devida a uma interação entre o sistema e seus arredores.
      • 6.4.A.2.i O impulso angular exercido por um objeto ou sistema sobre um segundo objeto ou sistema é igual e oposto ao impulso angular exercido pelo segundo objeto ou sistema sobre o primeiro. Este é um resultado direto da terceira lei de Newton.
      • 6.4.A.2.ii Um sistema pode ser selecionado de modo que o momento angular total desse sistema seja constante.
      • 6.4.A.2.iii A velocidade angular de um sistema não rígido pode mudar sem que o momento angular do sistema mude se o sistema alterar sua forma movendo massa para mais perto ou mais longe do eixo de rotação.
      • 6.4.A.2.iv Se o momento angular total de um sistema mudar, essa mudança será equivalente ao impulso angular exercido sobre o sistema.

    Objetivo de Aprendizagem 6.4.B: Descrever como a seleção de um sistema determina se o momento angular desse sistema muda.

    • 6.4.B.1 O momento angular é conservado em todas as interações.
    • 6.4.B.2 Se o torque externo líquido exercido sobre um objeto ou sistema rígido selecionado for zero, o momento angular total desse sistema será constante.
    • 6.4.B.3 Se o torque externo líquido exercido sobre um objeto ou sistema rígido selecionado for diferente de zero, o momento angular será transferido entre o sistema e o ambiente.

    Fonte: College Board AP Course and Exam Description

    Momento angular: puxe para dentro, gire mais rápido

    Com torque externo líquido zero, o momento angular total é conservado 守恒:

    $$L_{\text{before}}=L_{\text{after}},\qquad I_1\omega_1=I_2\omega_2\ \text{(one rigid body reshaping)}.$$

    Se $I$ diminui, $\omega$ aumenta – uma patinadora acelera ao puxar os braços para dentro. A regra sobrevive a colisões e mudanças de forma, o que a torna tão útil: escolha o eixo de modo que todas as forças externas (gravidade, força de apoio) não exerçam torque sobre ele.

    Exemplo resolvido. Uma patinadora gira a $2.0\ \text{rev/s}$ com $I_1=4.0\ \text{kg}\cdot\text{m}^2$. Puxar os braços reduz para $I_2=1.6\ \text{kg}\cdot\text{m}^2$: $\omega_2=\dfrac{4.0}{1.6}(2.0)=5.0\ \text{rev/s}$. Sua energia cinética aumenta – a energia extra é o trabalho feito por seus músculos ao puxar os braços para dentro.

    Puxar a massa para dentro reduz I, então ω aumenta para conservar L = Iω
    Puxar massa para dentro reduz I, então ω aumenta para conservar L = Iω
    O momento angular em torno da articulação é conservado enquanto a bala fica embutida na barra
    O momento angular em torno da articulação é conservado enquanto a bala fica embutida na barra

    Exemplo resolvido (colisão rotacional). Uma bala de $0.020\ \text{kg}$ a $300\ \text{m/s}$ atinge a ponta de uma barra uniforme ($M=1.5\ \text{kg}$, comprimento $l=0.60\ \text{m}$) pendurada de uma articulação, e fica embutida. Em torno da articulação, a gravidade e a força da articulação não exercem torque durante o impacto, então $L$ é conservado: $L=mvl=0.020(300)(0.60)=3.6\ \text{kg}\cdot\text{m}^2/\text{s}$. Depois disso $I=\tfrac13Ml^2+ml^2=0.18+0.0072=0.187\ \text{kg}\cdot\text{m}^2$, portanto $\omega=\dfrac{3.6}{0.187}\approx19\ \text{rad/s}$. (O momento linear não é conservado aqui – a articulação empurra a barra – e a energia cinética certamente não é: verifique ambas antes de afirmar que são.)

    Patins artísticos performando no gelo
    Patinação artística e momento angular: uma patinadora que puxa os braços durante um giro reduz sua inércia rotacional, então gira mais rápido
    Vocabulário Treinar
    Inglês Chinês Pinyin
    Angular momentum/ˈæŋɡjʊlə məʊˈmentəm/ 角动量 jiǎo dòng liàng
    angular impulse/ˈæŋɡjʊlə ˈɪmpʌls/ 角冲量 jiǎo chōng liàng
    conserved/kənˈsɜːvd/ 守恒 shǒu héng
    6.5

    Rolamento

    Programa

    Objetivo de Aprendizagem 6.5.A: Descrever a energia cinética de um sistema que possui movimento translacional e rotacional.

    • 6.5.A.1 A energia cinética total de um sistema é a soma das energias cinéticas translacional e rotacional do sistema.
      • Equação: $K_{\text{tot}} = K_{\text{trans}} + K_{\text{rot}}$

    Objetivo de Aprendizagem 6.5.B: Descrever o movimento de um sistema que está rolando sem deslizamento.

    • 6.5.B.1 Durante o rolamento sem deslizamento, o movimento translacional do centro de massa de um sistema está relacionado ao movimento rotacional do próprio sistema pelas seguintes equações:
      • Equação: $\Delta x_{\text{cm}} = r\Delta\theta$
      • Equação: $v_{\text{cm}} = r\omega$
      • Equação: $a_{\text{cm}} = r\alpha$
    • 6.5.B.2 Para casos ideais, o rolamento sem deslizamento implica que a força de atrito não dissipará nenhuma energia do sistema em rotação.

    Objetivo de Aprendizagem 6.5.C: Descrever o movimento de um sistema que está rolando enquanto desliza.

    • 6.5.C.1 Quando há deslizamento, o movimento do centro de massa de um sistema e o movimento rotacional do sistema não podem ser diretamente relacionados.
    • 6.5.C.2 Quando um sistema rotativo está deslizando em relação a outra superfície, o ponto de aplicação da força de atrito cinético exercida sobre o sistema move-se em relação à superfície, portanto a força de atrito cinético dissipará energia do sistema.

    Declaração de Escopo: A atrito de rolamento está fora do escopo da AP Physics C: Mecânica.

    Fonte: College Board AP Course and Exam Description

    Rolagem sem deslizamento

    Rolagem sem deslizamento 无滑滚动 conecta translação e rotação: o ponto de contato está momentaneamente em repouso, portanto

    $$\Delta x_{\text{cm}}=r\,\Delta\theta,\qquad v_{\text{cm}}=r\omega,\qquad a_{\text{cm}}=r\alpha.$$
    Em rotação sem deslizar o ponto de contato está parado, então v = rω
    Em rotação sem deslizar o ponto de contato está parado, então v = rω

    O atrito estático fornece o torque que mantém a rotação sincronizada com o movimento, mas em um ponto que não está deslizando – então, para rolagem pura, o atrito não realiza trabalho, e a conservação de energia pode ser usada com segurança. (Atrito de rolagem está além do curso AP.)

    Corridas descendo uma inclinação mostram a divisão de energia. Com $I=\beta mr^2$, a conservação de energia dá

    $$a_{\text{cm}}=\frac{g\sin\theta}{1+\beta}:$$

    uma esfera ($\beta=\tfrac25$) vence um disco 圆盘 ($\beta=\tfrac12$), que vence um anel 圆环 ($\beta=1$) – massa e raio cancelam completamente. Mais energia do anel fica retida na rotação, então seu centro se move mais devagar.

    Corrida de rolagem: a forma com menor I/mr² chega ao fundo primeiro
    Corrida de rolagem: a forma com menor I/mr² chega ao fundo primeiro

    Exemplo resolvido. Uma esfera sólida rola do repouso por uma inclinação de $30^\circ$: $a=\dfrac{g\sin30^\circ}{1+\tfrac25}=\dfrac{9.8(0.50)}{1.4}=3.5\ \text{m/s}^2$, versus $4.9\ \text{m/s}^2$ para um deslizador sem atrito – objetos que rolam sempre perdem contra objetos que deslizam.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    Rolling without slipping/ˈrəʊlɪŋ wɪˈðaʊt ˈslɪpɪŋ/ 无滑滚动 wú huá gǔn dòng
    disk/dɪsk/ 圆盘 yuán pán
    hoop/huːp/ 圆环 yuán huán
    centripetal force/senˈtrɪpɪtl fɔːs/ 向心力 xiàng xīn lì
    satellite/ˈsætəlaɪt/ 卫星 wèi xīng
    gravitational potential energy/ˌɡrævɪˈteɪʃənl pəˈtenʃl ˈenədʒi/ 引力势能 yǐn lì shì néng
    total mechanical energy/ˈtəʊtl mɪˈkænɪkl ˈenədʒi/ 总机械能 zǒng jī xiè néng
    escape velocity/eˈskeɪp vəˈlɒsɪti/ 逃逸速度 táo yì sù dù
    elliptical orbit/ɪˈlɪptɪkl ˈɔːbɪt/ 椭圆轨道 tuǒ yuán guǐ dào
    Kepler's second law/ˈkepləz ˈsekənd lɔː/ 开普勒第二定律 kāi pǔ lēi dì èr dìng lǜ
    6.6

    Movimento de Satélites em Órbita

    Programa

    Objetivo de Aprendizagem 6.6.A: Descrever os movimentos de um sistema composto por dois objetos ou sistemas interagindo apenas por meio de forças gravitacionais.

    • 6.6.A.1 Em um sistema composto apenas por um objeto central massivo e um satélite orbitante com massa desprezível em comparação à massa do objeto central, o movimento do próprio objeto central é desprezível.
    • 6.6.A.2 O movimento de satélites em órbitas é limitado por leis de conservação.
      • 6.6.A.2.i Em órbitas circulares, a energia mecânica total do sistema, a energia potencial gravitacional do sistema e o momento angular e a energia cinética do satélite são constantes.
      • 6.6.A.2.ii Em órbitas elípticas, a energia mecânica total do sistema e o momento angular do satélite são constantes, mas a energia potencial gravitacional do sistema e a energia cinética do satélite podem variar.
      • 6.6.A.2.iii A energia potencial gravitacional de um sistema constituído por um satélite e um objeto central massivo é definida como zero quando o satélite está a uma distância infinita do objeto central.
        • Equação: $U_g = -G\dfrac{m_1 m_2}{r}$
    • 6.6.A.3 A energia total de um sistema composto por um satélite orbitando um objeto central em uma trajetória circular pode ser escrita em termos da energia potencial gravitacional desse sistema ou da energia cinética do satélite.
      • Equação: $K = -\dfrac{1}{2}U$
      • Equação: $E_{total} = \dfrac{1}{2}U = -\dfrac{GMm}{2r}$
    • 6.6.A.4 A velocidade de fuga de um satélite é a velocidade tal que a energia mecânica do sistema satélite-objeto central é igual a zero.
      • 6.6.A.4.i Quando a única força exercida sobre um satélite é a gravidade de um objeto central, um satélite que atinge a velocidade de fuga se afastará do corpo central até que sua velocidade alcance zero a uma distância infinita do corpo central.
      • 6.6.A.4.ii A velocidade de fuga de um satélite de um corpo central de massa $M$ pode ser derivada usando leis de conservação de energia.
        • Equação: $v_{\text{esc}} = \sqrt{\dfrac{2GM}{r}}$

    Fonte: College Board AP Course and Exam Description

    Movimento orbital (Lei de Kepler 2)

    A gravidade fornece a força centrípeta 向心力 para um satélite 卫星 em órbita circular:

    $$\frac{GMm}{r^2}=\frac{mv^2}{r}\quad\Rightarrow\quad v=\sqrt{\frac{GM}{r}}$$

    – órbitas maiores são mais lentas. Com energia potencial gravitacional 引力势能 $U_g=-\dfrac{GMm}{r}$, uma órbita circular obedece $K=-\tfrac12U$, então a energia mecânica total 总机械能 é

    $$E=K+U=\frac{U}{2}=-\frac{GMm}{2r},$$

    negativa porque o satélite está ligado. Para escapar do raio $r$, a energia total deve atingir zero, resultando na velocidade de escape 逃逸速度

    $$v_{\text{esc}}=\sqrt{\frac{2GM}{r}}.$$
    A gravidade fornece a força centrípeta que mantém um satélite em órbita
    A gravidade fornece a força centrípeta que mantém um satélite em órbita

    Em uma órbita elíptica 椭圆轨道, $E$ e $L$ são fixos: a gravidade aponta para o foco, então não exerce torque sobre ele. O $L$ conservado significa que o satélite varre áreas iguais em tempos iguais – Lei de Kepler II 开普勒第二定律 – e, portanto, se move mais rápido na aproximação mais próxima e mais lento no ponto distante. A conservação de energia conecta as velocidades nas duas extremidades.

    Exemplo resolvido. Para um satélite a $r=7.0\times10^{6}\ \text{m}$ em torno da Terra ($GM=4.0\times10^{14}\ \text{m}^3/\text{s}^2$): velocidade orbital $v=\sqrt{GM/r}=7.6\times10^{3}\ \text{m/s}$, enquanto escapar desse raio requer $v_{\text{esc}}=\sqrt{2GM/r}=1.1\times10^{4}\ \text{m/s}$ – exatamente $\sqrt2$ vezes a velocidade circular.

    Habilidade de prova. Questões FRQ sobre órbitas são problemas de energia e momento angular disfarçados: escreva $E=\tfrac12mv^2-\dfrac{GMm}{r}$ e $L=mvr\sin\theta$ nos dois pontos de interesse e resolva o par – nunca assuma que as fórmulas de órbita para círculos se aplicam a uma elipse.

    Explorar

    Compare órbitas em diferentes raios

    Um satélite em órbita está em queda livre, com a gravidade fornecendo a força centrípeta. Uma órbita maior implica velocidade menor e período mais longo (terceira lei de Kepler).

    6.6

    Dicas de prova

    • Calcule o momento de inércia $I=\int r^2\,dm$ e transfira os eixos usando o teorema dos eixos paralelos $I=I_{cm}+Md^2$.
    • A energia cinética rotacional é $\tfrac12 I\omega^2$; um corpo em rolagem possui tanto energia cinética translacional quanto rotacional.
    • Conservar o momento angular $L=I\omega$ quando o torque externo líquido for zero (um patinador girando puxando os braços).
    • Use conservação de energia para problemas de rolagem sem deslizamento ($v=r\omega$ acopla os dois movimentos).
    • Conhecer valores padrão de $I$ (anel, disco, haste, esfera) e onde está o eixo.
  • 7

    Oscilações

    Assistir aula
    7.1

    Definindo Movimento Harmônico Simples

    Programa

    Objetivo de Aprendizagem 7.1.A: Descrever o movimento harmônico simples.

    • 7.1.A.1 O movimento harmônico simples é um caso especial de movimento periódico.
    • 7.1.A.2 O MHS resulta quando a magnitude da força restauradora exercida sobre um objeto é proporcional ao deslocamento desse objeto em relação à sua posição de equilíbrio.
      • Equação derivada: $ma_x = -k\Delta x$
      • 7.1.A.2.i Uma força restauradora é uma força exercida em direção oposta ao deslocamento de um objeto em relação a uma posição de equilíbrio.
      • 7.1.A.2.ii Uma posição de equilíbrio é um local no qual a força resultante exercida sobre um objeto ou sistema é zero.

    Fonte: College Board AP Course and Exam Description

    Movimento harmônico simples

    Movimento harmônico simples 简谐运动 (SHM) é um caso especial de movimento periódico 周期运动. Aparece sempre que duas coisas são verdadeiras: existe uma posição de equilíbrio 平衡位置 onde a força líquida é zero, e deslocar o objeto produz uma força restauradora 回复力 – uma força apontando de volta para o equilíbrio – cuja magnitude é proporcional ao deslocamento:

    $$F=-k\,\Delta x.$$

    A segunda lei de Newton então fornece a equação diferencial 微分方程 definidora:

    $$\frac{d^2x}{dt^2}=-\frac{k}{m}\,x=-\omega^2 x,\qquad \omega=\sqrt{\frac{k}{m}}.$$

    Sua solução é senoidal, $x(t)=A\cos(\omega t+\phi)$. Você não precisa provar essa solução – precisa reconhecer a equação: qualquer sistema cuja obedeça "$\ddot{x}=-\omega^2x$" é um oscilador harmônico simples, independentemente do que é feito. (Uma massa pendurada em uma mola vertical funciona da mesma forma: a gravidade apenas desloca o ponto de equilíbrio; a oscilação em torno dele permanece inalterada.)

    No MHS a aceleração sempre aponta de volta para o equilíbrio, oposta ao deslocamento
    No MHS a aceleração sempre aponta de volta para o equilíbrio, oposta ao deslocamento
    7.2

    Frequência e Período do MHS

    Programa

    Objetivo de Aprendizagem 7.2.A: Descrever a frequência e o período de um objeto que exibe MHS.

    • 7.2.A.1 O período do MSO está relacionado à frequência angular, $\omega$, do movimento do objeto pela seguinte equação:
      • Equação: $T = \dfrac{2\pi}{\omega} = \dfrac{1}{f}$
      • 7.2.A.1.i O período de um oscilador objeto-mola ideal é dado pela equação
        • Equação: $T_s = 2\pi\sqrt{\dfrac{m}{k}}.$
      • 7.2.A.1.ii O período de um pêndulo simples deslocado por um ângulo pequeno é dado pela equação
        • Equação: $T_p = 2\pi\sqrt{\dfrac{l}{g}}.$

    Fonte: College Board AP Course and Exam Description

    A frequência angular 角频率 $\omega$ define o período 周期 e a frequência 频率:

    $$T=\frac{2\pi}{\omega}=\frac{1}{f}.$$

    Para os dois sistemas padrão:

    $$T_{\text{spring}}=2\pi\sqrt{\frac{m}{k}},\qquad T_{\text{pendulum}}=2\pi\sqrt{\frac{\ell}{g}}.$$

    Dois armadilhas conceituais clássicas: o período do SHM nunca depende da amplitude 振幅, e cada sistema ignora uma variável óbvia – o período do pêndulo não envolve sua massa, e o período da mola não envolve $g$ (um oscilador mola-bloco mantém tempo perfeito em órbita; um relógio de pêndulo não).

    Explorar

    Meça o período de oscilação de um pêndulo

    O período de um pêndulo depende de seu comprimento e da gravidade, não de sua massa ou amplitude (pequena): $T=2\pi\sqrt{L/g}$. Alongue-o e cada oscilação levará mais tempo.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    Simple harmonic motion/ˈsɪmpl hɑːˈmɒnɪk ˈməʊʃn/ 简谐运动 jiǎn xié yùn dòng
    periodic motion/ˌpɪərɪˈɒdɪk ˈməʊʃn/ 周期运动 zhōu qī yùn dòng
    equilibrium/ˌiːkwɪˈlɪbrɪəm/ 平衡位置 píng héng wèi zhì
    restoring force/rɪˈstɔːrɪŋ fɔːs/ 回复力 huí fù lì
    differential equation/ˌdɪfəˈrenʃl ɪˈkweɪʒn/ 微分方程 wēi fēn fāng chéng
    angular frequency/ˈæŋɡjʊlə ˈfriːkwənsi/ 角频率 jiǎo pín lǜ
    period/ˈpɪərɪəd/ 周期 zhōu qī
    frequency/ˈfriːkwənsi/ 频率 pín lǜ
    amplitude/ˈæmplɪtjuːd/ 振幅 zhèn fú
    phase constant/feɪz ˈkɒnstənt/ 相位常数 xiàng wèi cháng shù
    natural frequency/ˈnætʃərəl ˈfriːkwənsi/ 固有频率 gù yǒu pín lǜ
    resonance/ˈrezənəns/ 共振 gòng zhèn
    7.3

    Representando e Analisando MHS

    Programa

    Objetivo de Aprendizagem 7.3.A: Descrever o deslocamento, a velocidade e a aceleração de um objeto que exibe MHS.

    • 7.3.A.1 Para um objeto que exibe MHS, o deslocamento desse objeto medido em relação à sua posição de equilíbrio pode ser representado pelas equações $x = A\cos(2\pi ft)$ ou $x = A\sin(2\pi ft)$.
      • 7.3.A.1.i Mínimos, máximos e zeros de deslocamento, velocidade e aceleração são características do movimento harmônico.
      • 7.3.A.1.ii Reconhecer as posições ou instantes nos quais o deslocamento, a velocidade e a aceleração para o MHS apresentam extremos ou zeros pode ajudar a descrever qualitativamente o comportamento do movimento.
    • 7.3.A.2 A posição em função do tempo para um objeto apresentando MSO é uma solução da equação diferencial de segunda ordem derivada da aplicação da segunda lei de Newton.
      • Equação derivada: $\dfrac{d^2 x}{dt^2} = -\omega^2 x$
    • 7.3.A.3 Características do MSO, como velocidade e aceleração, podem ser determinadas ou derivadas da equação $x = A\cos(\omega t + \phi).$
      • 7.3.A.3.i A aceleração de um objeto apresentando MSO está relacionada à sua frequência angular e posição.
        • Equação derivada: $a = -\omega^2 x$
      • 7.3.A.3.ii Pode-se mostrar que a velocidade máxima e a aceleração de um objeto apresentando MSO estão relacionadas à frequência angular do movimento do objeto.
        • Equações derivadas: $v_{\max} = A\omega$
        • $a_{\max} = A\omega^2$
    • 7.3.A.4 Na presença de uma força externa senoidal, um sistema pode exibir ressonância.
      • 7.3.A.4.i A ressonância ocorre quando uma força externa é exercida na frequência natural de um sistema oscilatório.
      • 7.3.A.4.ii A ressonância aumenta a amplitude do movimento oscilatório.
      • 7.3.A.4.iii A frequência natural de um sistema é a frequência na qual o sistema oscilará quando deslocado de sua posição de equilíbrio.
    • 7.3.A.5 Alterar a amplitude de um sistema apresentando MSO não alterará seu período.
    • 7.3.A.6 As propriedades do MSO podem ser determinadas e analisadas usando representações gráficas.

    Declaração de Escopo: AP Physics C: Mecânica apenas espera que os alunos conheçam a solução da equação diferencial de segunda ordem que descreve o MSO, bem como sejam capazes de identificar o MSO. AP Physics C: Mecânica não espera que os alunos provem matematicamente que a solução está correta.

    Fonte: College Board AP Course and Exam Description

    Diferencie $x(t)=A\cos(\omega t+\phi)$ duas vezes:

    $$v=-A\omega\sin(\omega t+\phi),\qquad a=-A\omega^2\cos(\omega t+\phi)=-\omega^2x.$$

    Assim, nas extremidades do balanço ($x=\pm A$) a velocidade é zero e a aceleração é máxima; passando pelo equilíbrio ($x=0$) a aceleração é zero e a velocidade é máxima, $v_{\max}=A\omega$. A amplitude $A$ e a constante de fase 相位常数 $\phi$ vêm das condições iniciais: onde o objeto começa e com que velocidade ele se move. Eliminando $t$ (ou usando energia, abaixo) dá a velocidade como função da posição:

    $$v=\pm\,\omega\sqrt{A^2-x^2}.$$
    O deslocamento varia sinusoidalmente com o tempo no movimento harmônico simples
    O deslocamento varia sinusoidalmente com o tempo no movimento harmônico simples

    Exemplo resolvido. Uma massa $0.50\ \text{kg}$ em uma mola $k=200\ \text{N/m}$: $\omega=\sqrt{k/m}=20\ \text{rad/s}$, $T=2\pi/\omega=0.31\ \text{s}$. Com $A=0.10\ \text{m}$: $v_{\max}=A\omega=2.0\ \text{m/s}$ no equilíbrio, e em $x=0.050\ \text{m}$ a velocidade é $v=\omega\sqrt{A^2-x^2}=20\sqrt{0.10^2-0.050^2}=1.7\ \text{m/s}$.

    7.4

    Energia de Osciladores Harmônicos Simples

    Programa

    Objetivo de Aprendizagem 7.4.A: Descrever a energia mecânica de um sistema que exibe MHS.

    • 7.4.A.1 A energia total de um sistema que exibe MHS é a soma das energias cinética e potencial do sistema.
      • Equação relevante: $E_{\text{total}} = U + K$
    • 7.4.A.2 A conservação de energia indica que a energia total de um sistema que exibe MHS é constante.
    • 7.4.A.3 A energia cinética de um sistema que exibe MHS é máxima quando a energia potencial do sistema é mínima.
    • 7.4.A.4 A energia potencial de um sistema que exibe MHS é máxima quando a energia cinética do sistema é mínima.
      • 7.4.A.4.i A energia cinética mínima de um sistema que exibe MHS é zero.
      • 7.4.A.4.ii Alterar a amplitude de um sistema que exibe MHS alterará a energia potencial máxima do sistema e, portanto, a energia total do sistema.
        • Equação relevante para um sistema objeto-mola: $E_{\text{total}} = \dfrac{1}{2}kA^2$

    Fonte: College Board AP Course and Exam Description

    A energia total do oscilador é a soma $E=U+K$, e sem atrito ela é constante – a energia apenas troca de volta e frente entre a energia potencial da mola e a energia cinética da massa:

    $$E=\tfrac12kA^2=\tfrac12kx^2+\tfrac12mv^2.$$

    Toda a energia potencial nas extremidades (onde $K=0$), toda cinética no equilíbrio (onde $U$ é mínimo). Como $E\propto A^2$, dobrar a amplitude quadruplica a energia.

    Energia cinética e potencial trocam durante um ciclo enquanto a energia total permanece constante
    Energia cinética e potencial trocam-se ao longo de um ciclo enquanto a energia total permanece constante

    Exemplo resolvido. Onde a energia é dividida igualmente? Defina $\tfrac12kx^2=\tfrac12E=\tfrac14kA^2$, então $x=A/\sqrt2\approx0.71A$ – muito mais próximo da extremidade do que do meio. Para o sistema acima ($A=0.10\ \text{m}$): $x=0.071\ \text{m}$.

    Deixado sozinho, um sistema oscila em sua frequência natural 固有频率 (definida por $k$ e $m$: $f_0=\frac{1}{2\pi}\sqrt{k/m}$). Impulsione-o com uma força periódica na mesma frequência e a amplitude cresce dramaticamente – ressonância 共振. Cada empurrão bem cronometrado adiciona energia mais rápido do que o amortecimento a remove, então a amplitude impulsionada atinge pico agudo quando a frequência de impulsos coincide com $f_0$ (um balanço impulsionado no ritmo certo, uma ponte sacudida pelo vento).

    Explorar

    Troque energia cinética e potencial no MHS

    No movimento harmônico simples, a energia oscila entre cinética (máxima no centro) e potencial (máxima nas extremidades), enquanto o total permanece constante.

    7.5

    Pêndulos Simples e Físicos

    Programa

    Objetivo de Aprendizagem 7.5.A: Descrever as propriedades de um pêndulo físico.

    • 7.5.A.1 Um pêndulo físico é um corpo rígido que sofre oscilação em torno de um eixo fixo.
    • 7.5.A.2 Para pequenas amplitudes de movimento, o período de um pêndulo físico é derivado da aplicação da segunda lei de Newton na forma rotacional.
      • Equação relevante: $T_{\text{phys}} = 2\pi\sqrt{\dfrac{I}{mgd}}$
      • 7.5.A.2.i Ao ser deslocado do equilíbrio, a força gravitacional exercida no centro de massa de um pêndulo físico fornece um torque restaurador.
        • Equação derivada: $\tau = -mgd\sin\theta$
      • 7.5.A.2.ii Para pequenas amplitudes de movimento, a aproximação de ângulos pequenos pode ser aplicada ao torque restaurador.
        • Equação derivada: $\sin\theta \approx \theta$
        • $\tau = -mgd\theta = I\alpha$
      • 7.5.A.2.iii A aproximação de ângulos pequenos e a segunda lei de Newton na forma rotacional geram uma equação diferencial de segunda ordem que descreve o MSO:
        • Equação: $\dfrac{d^2\theta}{dt^2} = -\omega^2\theta$
    • 7.5.A.3 Um pêndulo simples é um caso especial de pêndulos físicos no qual o objeto suspenso pode ser modelado como uma massa pontual a uma distância, $l$, do ponto de pivô.
      • Equação relevante: $T_p = 2\pi\sqrt{\dfrac{\ell}{g}}$
    • 7.5.A.4 Um pêndulo de torção é um caso de MSO no qual o torque restaurador é proporcional ao deslocamento angular de um sistema rotativo. Por exemplo, um disco horizontal suspenso por um fio preso ao seu centro de massa pode sofrer oscilações rotacionais em torno do fio no plano horizontal.
      • Equação derivada: $I\alpha = -k\Delta\theta$

    Fonte: College Board AP Course and Exam Description

    Conservação de energia: KE ⇄ PE

    Um pêndulo físico 物理摆 é qualquer corpo rígido oscilando em torno de um pivô fixo. Desloque-o por um ângulo $\theta$ e a gravidade, atuando no centro de massa a uma distância $d$ do pivô, fornece um torque restaurador

    $$\tau=-mgd\sin\theta.$$

    Para pequenos ângulos, aplique a aproximação de pequenos ângulos 小角度近似 $\sin\theta\approx\theta$ e a segunda lei de Newton na forma rotacional ($\tau=I\alpha$):

    $$\frac{d^2\theta}{dt^2}=-\frac{mgd}{I}\,\theta=-\omega^2\theta\quad\Rightarrow\quad T_{\text{phys}}=2\pi\sqrt{\frac{I}{mgd}}.$$

    Este é o mesmo padrão "$\ddot\theta=-\omega^2\theta$" de antes – reconhecê-lo é a derivação. Um pêndulo simples 单摆 é o caso especial de uma massa pontual em uma corda leve: $I=m\ell^2$ e $d=\ell$ dão $T=2\pi\sqrt{\ell/g}$.

    A gravidade atuando no centro de massa fornece o torque restaurador de um pêndulo físico
    A gravidade atuando no centro de massa fornece o torque restaurador de um pêndulo físico

    Exemplo resolvido. Uma haste uniforme (massa $M$, comprimento $L$) oscila de uma extremidade: $I=\tfrac13ML^2$, $d=\tfrac{L}{2}$, então

    $$T=2\pi\sqrt{\frac{\tfrac13ML^2}{Mg\,\tfrac{L}{2}}}=2\pi\sqrt{\frac{2L}{3g}}$$

    – mais curto que um pêndulo simples de comprimento $L$, porque a massa da haste fica mais próxima do pivô.

    Um pêndulo de torção 扭摆 – um disco suspenso por um fio que torce – é mais uma vez SHM: o torque restaurador do fio é proporcional ao ângulo de torção, $I\alpha=-\kappa\,\Delta\theta$, dando $T=2\pi\sqrt{I/\kappa}$.

    Habilidade de prova. Toda questão FRQ de pêndulo quer os mesmos três passos: escrever o torque restaurador em relação ao pivô, aplicar a aproximação de pequenos ângulos e ajustar o resultado a $\ddot\theta=-\omega^2\theta$ para ler $\omega$. Declare o passo de pequenos ângulos explicitamente – é um ponto avaliado, e é por isso que oscilações de grande amplitude não são harmônicas simples.

    Um grande pêndulo de Foucault oscilando sobre um piso marcado
    Um pêndulo de Foucault: um pêndulo longo e pesado cuja oscilação lenta revela a Terra girando sob ele
    Vocabulário Treinar
    Inglês Chinês Pinyin
    physical pendulum/ˈfɪzɪkl ˈpendjʊləm/ 物理摆 wù lǐ bǎi
    small-angle approximation/smɔːl ˈæŋɡl əˌprɒksɪˈmeɪʃn/ 小角度近似 xiǎo jiǎo dù jìn sì
    simple pendulum/ˈsɪmpl ˈpendjʊləm/ 单摆 dān bǎi
    torsion pendulum/ˈtɔːʃn ˈpendjʊləm/ 扭摆 niǔ bǎi
    7.5

    Dicas de prova

    • Identifique SHM a partir de uma força restauradora linear $F=-kx$, que resulta em $\tfrac{d^2x}{dt^2}=-\omega^2 x$ com $\omega=\sqrt{k/m}$.
    • Escreva a solução $x=A\cos(\omega t+\phi)$ e obtenha $v,a$ derivando; o período $T=\tfrac{2\pi}{\omega}$ é independente da amplitude.
    • A energia troca entre $\tfrac12 kx^2$ e $\tfrac12 mv^2$, com total $\tfrac12 kA^2$.
    • Para um pêndulo, use a aproximação de pequenos ângulos $\sin\theta\approx\theta$ para chegar ao SHM.
    • Ajuste a fase ao início: soltar do repouso no deslocamento máximo usa cosseno.

Entrar ou criar conta

IGCSE, A-Level & AP