コンテンツへスキップ

回転系エネルギーと運動量

AP物理学C:力学 · トピック 6

查看幻灯片 練習する
このトピックのビデオレッスン 動画ページを開く
8:12

回転系エネルギーと運動量

フィギュアスケータが回転している様子を見よ。腕を広げてゆっくり回る。腕を引き寄せる——何も蹴らずに、はるかに速く回転する。誰も…

英語ナレーション・英語+中文字幕 burning-in

6.1

回転運動エネルギー

シラバス

学習目標 6.1.A: 回転慣性と角速度を用いて、剛体系の回転運動エネルギーを説明する。

  • 6.1.A.1 物体または剛体系の回転運動エネルギーは、剛体系の回転慣性と角速度に関連しており、以下の式で与えられる $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$。
    • 式: $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$
    • 6.1.A.1.i 固定軸に関する物体の回転慣性を用いることで、その物体の回転運動エネルギーが並進運動エネルギー(=全運動エネルギー)に等しいことを示せる。
    • 6.1.A.1.ii 剛体系の全運動エネルギーは、重心周りの回転による回転運動エネルギーと、重心の直線運動による並進運動エネルギーの和である。
  • 6.1.A.2 剛体系は重心が静止していても、内部の各点が線速度を持ち、したがって運動エネルギーを持つため、回転運動エネルギーを持つことができる。
  • 6.1.A.3 回転運動エネルギーはスカラー量である。

出典: College Board AP コースおよび試験説明書

旋转物体具有旋转动能

$$K_{\text{rot}}=\tfrac12 I\omega^2,$$

$\tfrac12mv^2$ の回転双子であり、回転慣性 $I$ が質量の役割を果たす。移動しながら回転する物体には 両方 の項が含まれる:

$$K=\tfrac12 mv_{\text{cm}}^2+\tfrac12 I\omega^2.$$

** worked example.** 均質円柱($I=\tfrac12mr^2$)が速度 $v$ で転動しています。その運動エネルギーは $K=\tfrac12mv^2+\tfrac12\big(\tfrac12mr^2\big)\big(\tfrac{v}{r}\big)^2=\tfrac34mv^2$ です——そのうちの三分の一は回転運動によるものです。このエネルギーの内訳の考え方は、すべての転動問題を解決するために用いられます。

6.2

トルクと仕事

シラバス

学習目標 6.2.A: 与えられたトルクまたはトルクの集合が剛体系に対して行う仕事について説明する。

  • 6.2.A.1 トルクが角変位にわたって加わる場合、そのトルクは物体や剛体系へエネルギーを伝達したり取り出したりすることができる。
  • 6.2.A.2 剛体系に対するトルクによる仕事量は、そのトルクの大きさおよび、そのトルクが加わる期間中に剛体系が回転する角変位と関連している。
    • 式: $W = \displaystyle\int_{\theta_1}^{\theta_2} \tau \, d\theta$
  • 6.2.A.3 選択されたトルクによって剛体システムに行われた仕事は、トルクを角位置の関数としたグラフの曲線下面積から求められる。

出典: College Board AP コースおよび試験説明書

作用在 角位移 上的 力矩 做功,功率等于力矩乘以角速度:

$$W=\int_{\theta_1}^{\theta_2}\tau\,d\theta,\qquad P=\tau\omega.$$

これらは $W=\int F\,dx$ と $P=Fv$ の回転形である – 並進運動エネルギーの全ツールキットが $F\to\tau$, $x\to\theta$, $v\to\omega$ を伴って適用される。

解例. モーターがフライホイールに一定の $8.0\ \text{N}\cdot\text{m}$ のトルクを $5.0$ 回転間加える:$W=\tau\,\Delta\theta=8.0(5.0)(2\pi)=250\ \text{J}$ 。摩擦が無視できる場合、これは回転運動エネルギーとして現れる。

探索

ビーム上のモーメントを釣り合わせる

モーメントは力とその垂直距離の積であり、$\tau=Fd$である。左右に等しいモーメントを与えると、ビームは回転平衡状態を保つ。

6.3

角運動量と角インパルス

シラバス

学習目標 6.3.A: 物体や剛体系の角運動量について説明する。

  • 6.3.A.1 特定の軸に関する剛体系の角運動量の大きさは、式 $L = I\omega$ で記述できる。
    • 式: $L = I\omega$
  • 6.3.A.2 特定の点に関する物体の角運動量は $\vec{L} = \vec{r} \times \vec{p}$ である。
    • 式: $\vec{L} = \vec{r} \times \vec{p}$
    • 6.3.A.2.i 物体が回転すると見なす軸の選択は、その物体の角運動量の決定に影響を与える。
    • 6.3.A.2.ii 直進運動をする物体の測定された角運動量は、参照点と物体との距離、物体の質量、物体の速さ、および半径ベクトルと物体の速度とのなす角に依存する。

学習目標 6.3.B: トルクによって物体や剛体系に与えられる角インパルスについて説明する。

  • 6.3.B.1 角インパルスとは、物体や剛体系に加わるトルクと、そのトルクが加わる時間区間の積として定義される。
    • 式: $\text{angular impulse} = \displaystyle\int \tau \, dt$
  • 6.3.B.2 角インパルスの向きは、それを与えるトルクの向きと同じである。
  • 6.3.B.3 トルクによって物体や剛体系に与えられる角インパルスは、時間を横軸とするトルクのグラフの曲線下面積から求めることができる。

学習目標 6.3.C: 物体や剛体系の角運動量の変化と、それらの物体や剛体系に与えられた角インパルスの関係を説明する。

  • 6.3.C.1 角運動量の変化の大きさは、物体または剛体システムの最終運動量と初期運動量の大きさを比較することで記述できる。
    • 式: $\Delta L = L - L_0$
  • 6.3.C.2 インパルス・モーメント定理の回転形は、物体や剛体系に与えられた角インパルスと、それらの物体や剛体系の角運動量の変化を関連づける。
    • 6.3.C.2.i 物体や剛体系に加えられた角インパルスは、それらの物体や剛体系の角運動量の変化に等しい。
      • 数式: $\Delta L = \displaystyle\int_{t_1}^{t_2} \tau \, dt$
    • 6.3.C.2.ii インパルス-運動量の定理の回転形は、回転慣性が一定の場合におけるニュートンの運動の第二法則の結果である。
      • 数式: $\tau_{\text{net}} = \dfrac{dL}{dt} = I\dfrac{d\omega}{dt} = I\alpha$
  • 6.3.C.3 物体または剛体システムに作用する正味トルクは、物体の角運動量を時間の関数としたグラフの傾きに等しい。
  • 6.3.C.4 物体または剛体システムに与えられた角インパルスは、物体に作用する正味外力トルクを時間の関数としたグラフの曲線下面積に等しい。

出典: College Board AP コースおよび試験説明書

质点的 角动量 为

$$\vec{L}=\vec{r}\times\vec{p},\qquad |L|=mvr\sin\theta,$$

したがって、直線運動する粒子であっても、その直線上にない任意の点について角運動量を持つ($L=mv\,d$、ここで $d$ は垂線の距離)。固定軸周りに回転する剛体については、$L=I\omega$。回転形のニュートンの第二法則は

$$\vec{\tau}_{\text{net}}=\frac{d\vec{L}}{dt}\quad(=I\alpha\ \text{when }I\text{ is constant}),$$

そして、時間を通じて作用する正味のモーメントは 角インパルス $\int\tau\,dt=\Delta L$ を与える – これは回転インパルス-角運動量定理である。

6.4

角運動量の保存

シラバス
Learning ObjectiveEssential Knowledge

6.4.A
Describe the behavior of a system using conservation of angular momentum.

  • 6.4.A.1 The total angular momentum of a system about a rotational axis is the sum of the angular momenta of the system's constituent parts about that rotational axis.
  • 6.4.A.2 Any change to a system's angular momentum must be due to an interaction between the system and its surroundings.
    • 6.4.A.2.i The angular impulse exerted by one object or system on a second object or system is equal and opposite to the angular impulse exerted by the second object or system on the first. This is a direct result of Newton's third law.
    • 6.4.A.2.ii A system may be selected so that the total angular momentum of that system is constant.
    • 6.4.A.2.iii The angular speed of a nonrigid system may change without the angular momentum of the system changing if the system changes shape by moving mass closer to or farther from the rotational axis.
    • 6.4.A.2.iv If the total angular momentum of a system changes, that change will be equivalent to the angular impulse exerted on the system.

6.4.B
Describe how the selection of a system determines whether the angular momentum of that system changes.

  • 6.4.B.1 Angular momentum is conserved in all interactions.
  • 6.4.B.2 If the net external torque exerted on a selected object or rigid system is zero, the total angular momentum of that system is constant.
  • 6.4.B.3 If the net external torque exerted on a selected object or rigid system is nonzero, angular momentum is transferred between the system and the environment.

出典: College Board AP コースおよび試験説明書

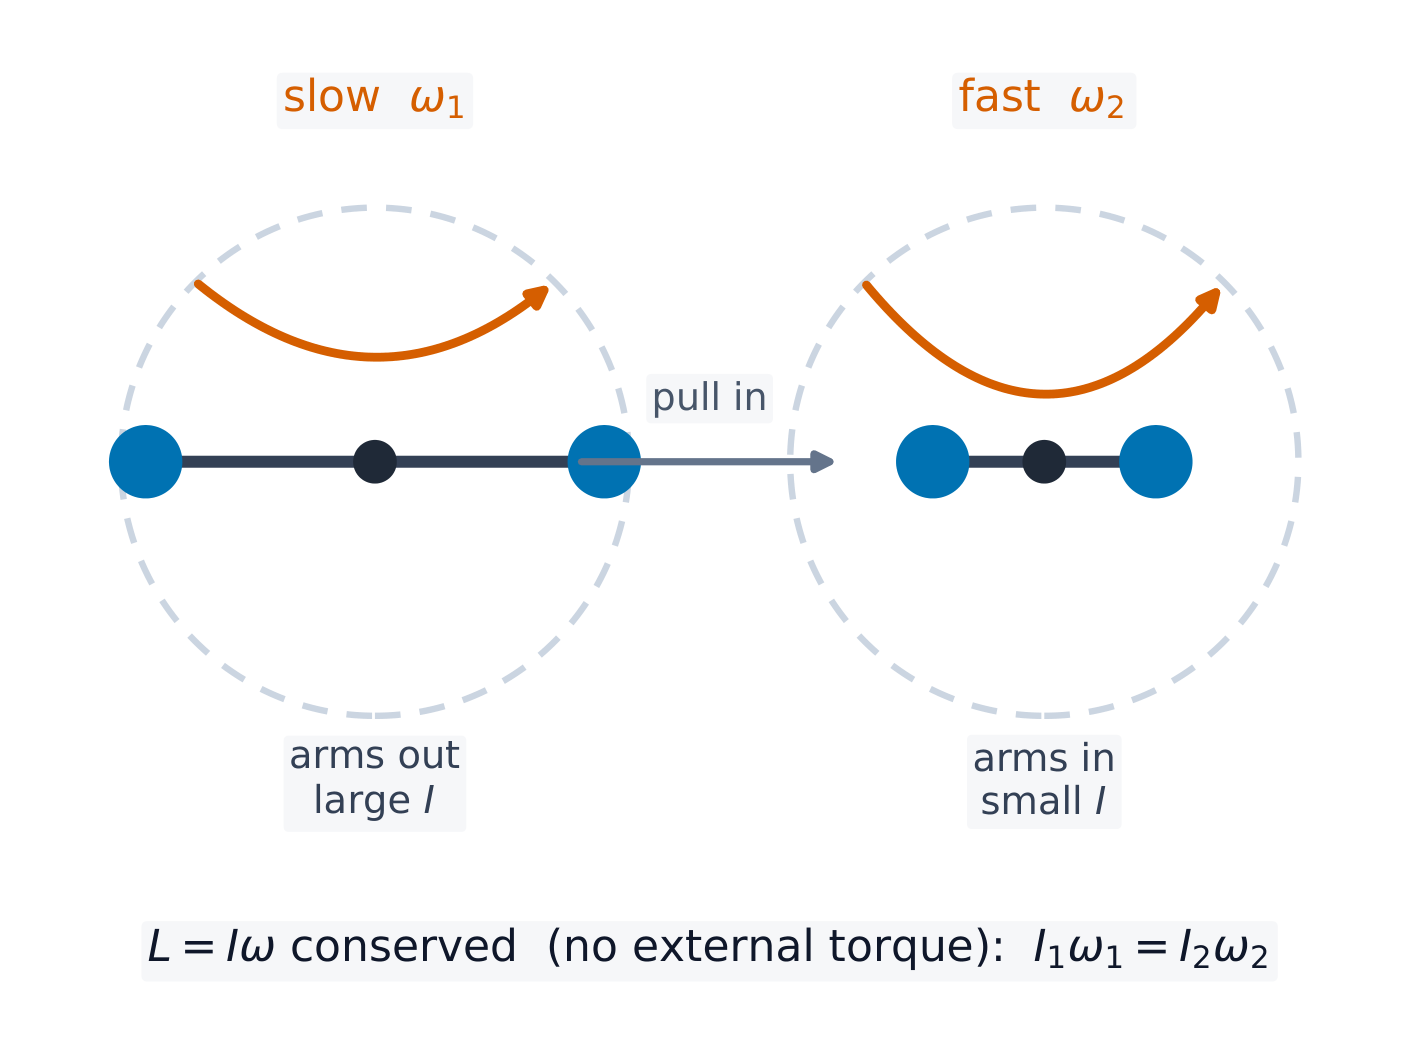
角动量:收拢手臂,转速加快

当 净外力矩为零 时,总角动量 守恒 :

$$L_{\text{before}}=L_{\text{after}},\qquad I_1\omega_1=I_2\omega_2\ \text{(one rigid body reshaping)}.$$

$I$ が減少すれば、$\omega$ は増加する – アームを引き寄せることでスケーターは回転速度を増やす。衝突や形状変化においてもこの法則は成立し、これが非常に有用である理由である。外部力(重力、支点の反力など)が何のモーメントも生じないような軸を選択すること。

** worked example.** スケーターが $2.0\ \text{rev/s}$ で $I_1=4.0\ \text{kg}\cdot\text{m}^2$ の回転慣性を持って回転している。アームを引き寄せて回転慣性は $I_2=1.6\ \text{kg}\cdot\text{m}^2$ に減少する:$\omega_2=\dfrac{4.0}{1.6}(2.0)=5.0\ \text{rev/s}$。彼女の運動エネルギーは 増加 する – 追加されたエネルギーは、彼女がアームを引き寄せる際に筋肉が行う仕事である。

内側への質量引き寄せによりIが低下し、L = Iωを保存するためにωが上昇
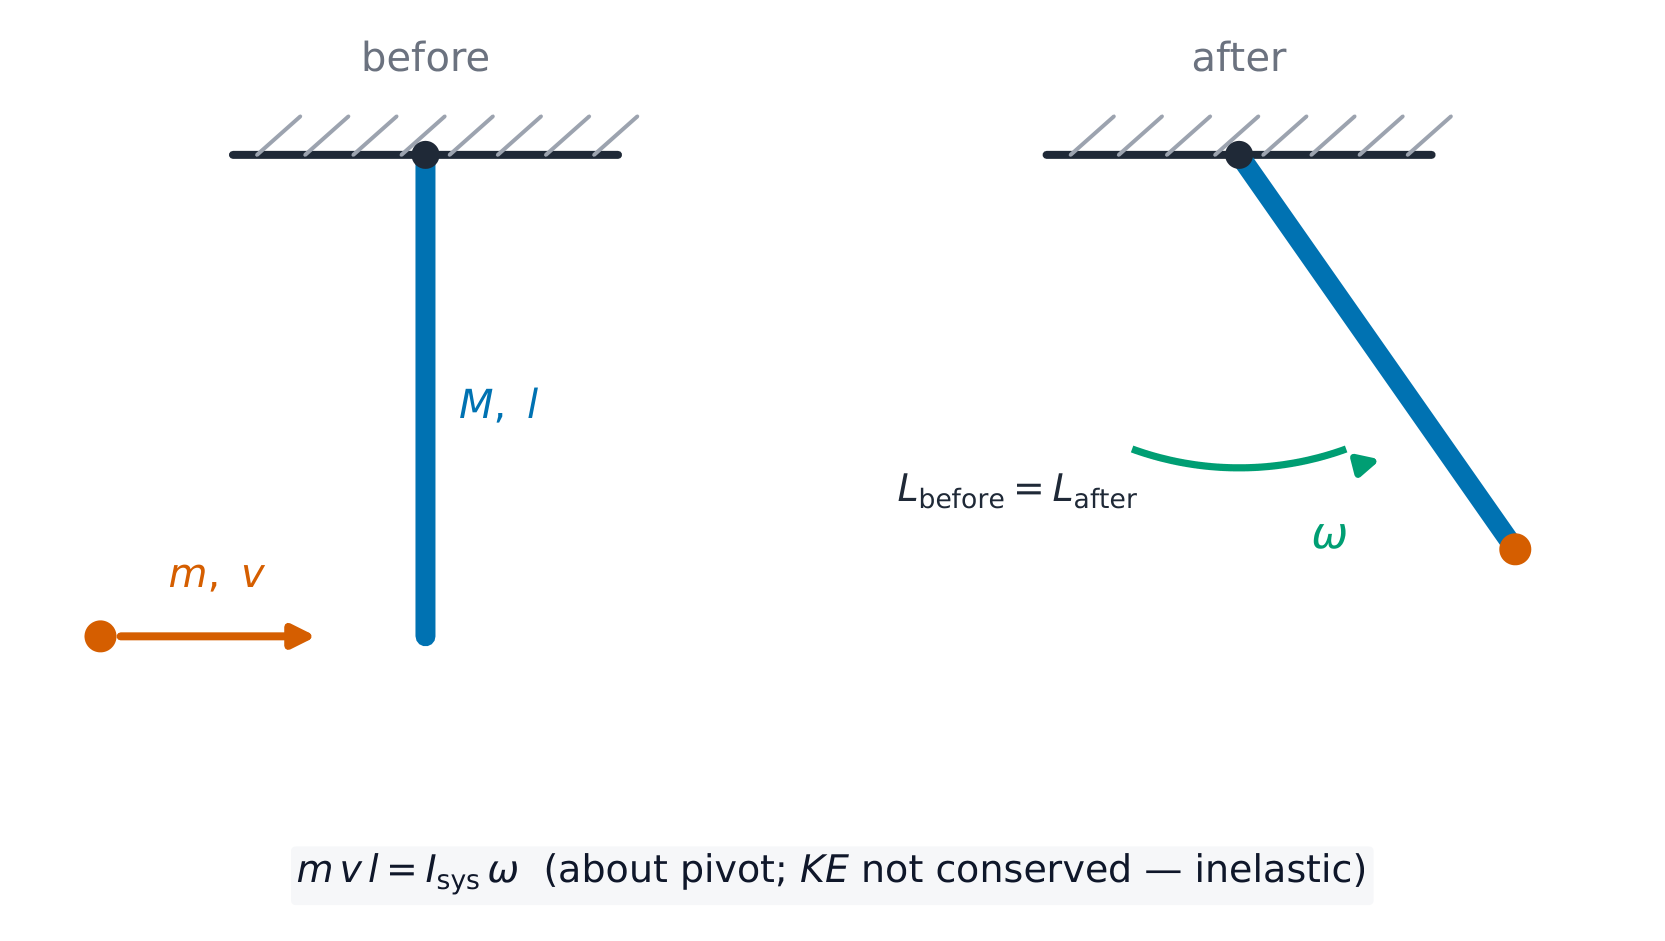
弾丸が棒に埋め込まれる際、支点に関する角運動量は保存される
子弹嵌入杆的过程中,绕支点的角动量守恒

** worked example (rotational collision).** $0.020\ \text{kg}$ の弾丸が $300\ \text{m/s}$ の速さで、支点に吊るされた均質棒($M=1.5\ \text{kg}$、長さ $l=0.60\ \text{m}$)の先端に命中し、埋没します。支点に関する torque については、衝突中に重力と支点力が torque を及ぼさないため、$L$ は保存されます:$L=mvl=0.020(300)(0.60)=3.6\ \text{kg}\cdot\text{m}^2/\text{s}$。その後、$I=\tfrac13Ml^2+ml^2=0.18+0.0072=0.187\ \text{kg}\cdot\text{m}^2$ となるので、$\omega=\dfrac{3.6}{0.187}\approx19\ \text{rad/s}$ です。(線形運動量monmentum* here – the pivot pushes on the rod – and kinetic energy certainly is not: check both before claiming them.)

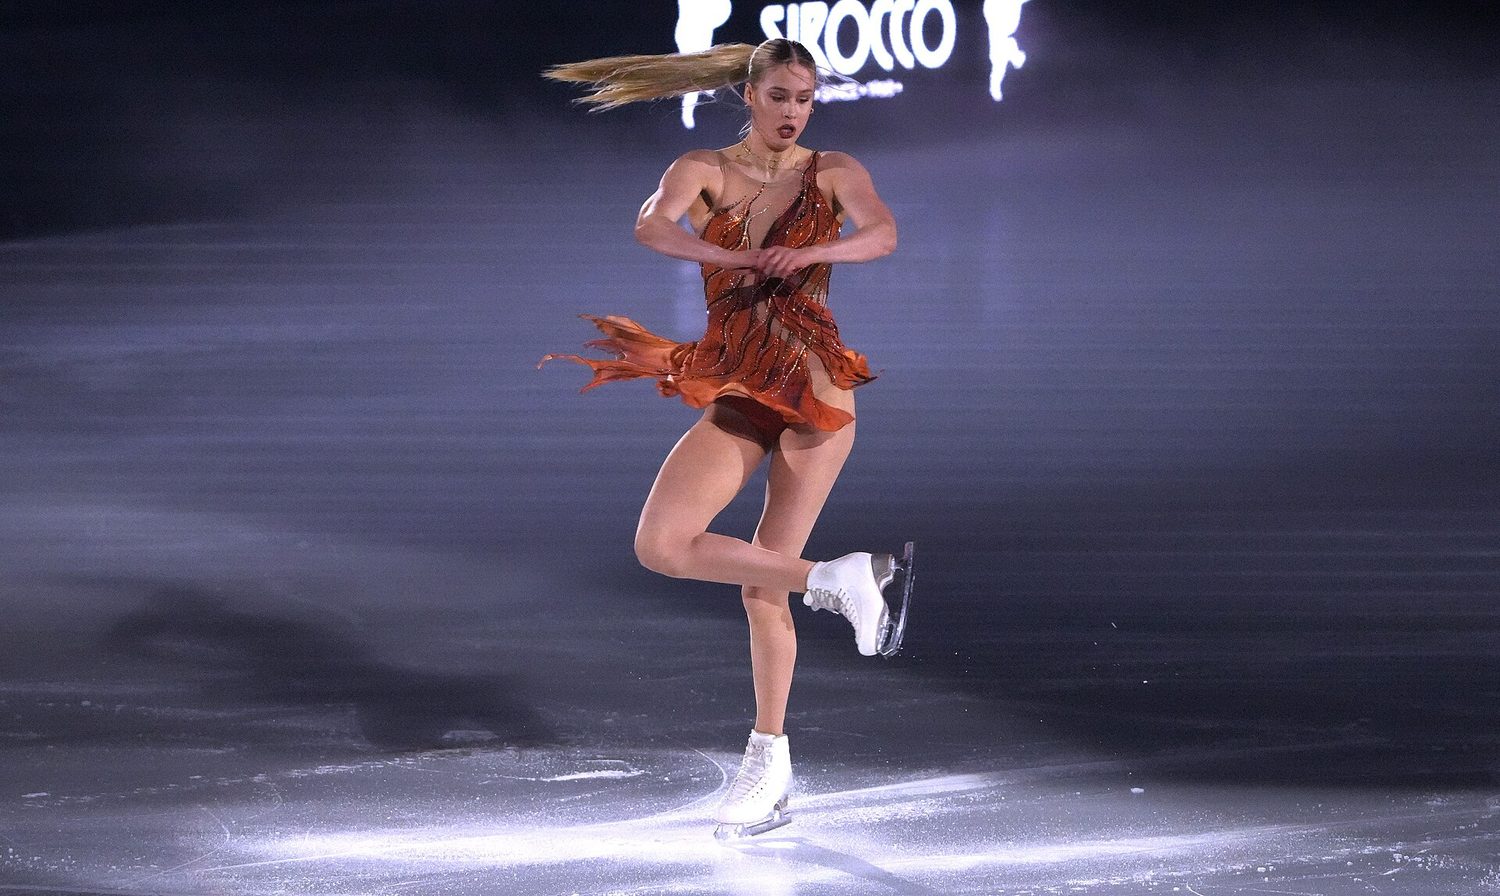
氷上で演技を行うフィギュアスケート選手
花样滑冰与角动量:旋转时收拢手臂会降低转动惯量,从而转得更快
English 日本語
rotational kinetic energy/rəʊˈteɪʃənl kɪˈnetɪk ˈenədʒi/ 回転運動エネルギー
rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ 回転慣性
torque/tɔːk/ トルクの変化率である
angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ 角変位の変化率である
Angular momentum/ˈæŋɡjʊlə məʊˈmentəm/ 角運動量
angular impulse/ˈæŋɡjʊlə ˈɪmpʌls/ 角冲動
conserved/kənˈsɜːvd/ 保存されている
6.5

転がり

シラバス

学習目標 6.5.A: 並進運動と回転運動の両方を持つ系の運動エネルギーについて説明する。

  • 6.5.A.1 系の全運動エネルギーは、系の並進運動エネルギーと回転運動エネルギーの和である。
    • 式: $K_{\text{tot}} = K_{\text{trans}} + K_{\text{rot}}$

学習目標 6.5.B: 滑りなく転がる系の運動について説明する。

  • 6.5.B.1 滑りなく転がる際、系の重心の並進運動と系自体の回転運動は以下の式で関連している:
    • 式: $\Delta x_{\text{cm}} = r\Delta\theta$
    • 式: $v_{\text{cm}} = r\omega$
    • 式: $a_{\text{cm}} = r\alpha$
  • 6.5.B.2 理想caseでは、滑りなく転動することは、摩擦力が転動系からエネルギーを散逸させないことを意味する。

学習目標 6.5.C: 滑りながら転動する系の運動を説明せよ。

  • 6.5.C.1 滑りが生じている場合、系の重心の運動と系の回転運動は直接関連づけられない。
  • 6.5.C.2 回転している系が別の表面に対して滑り发生时、系に作用する動摩擦の力の作用点は表面に対して移動するため、動摩擦力は系からエネルギーを散逸させる。

境界文: 転がり摩擦はAP Physics C: Mechanicsの範囲外である。

出典: College Board AP コースおよび試験説明書

*纯滚动/

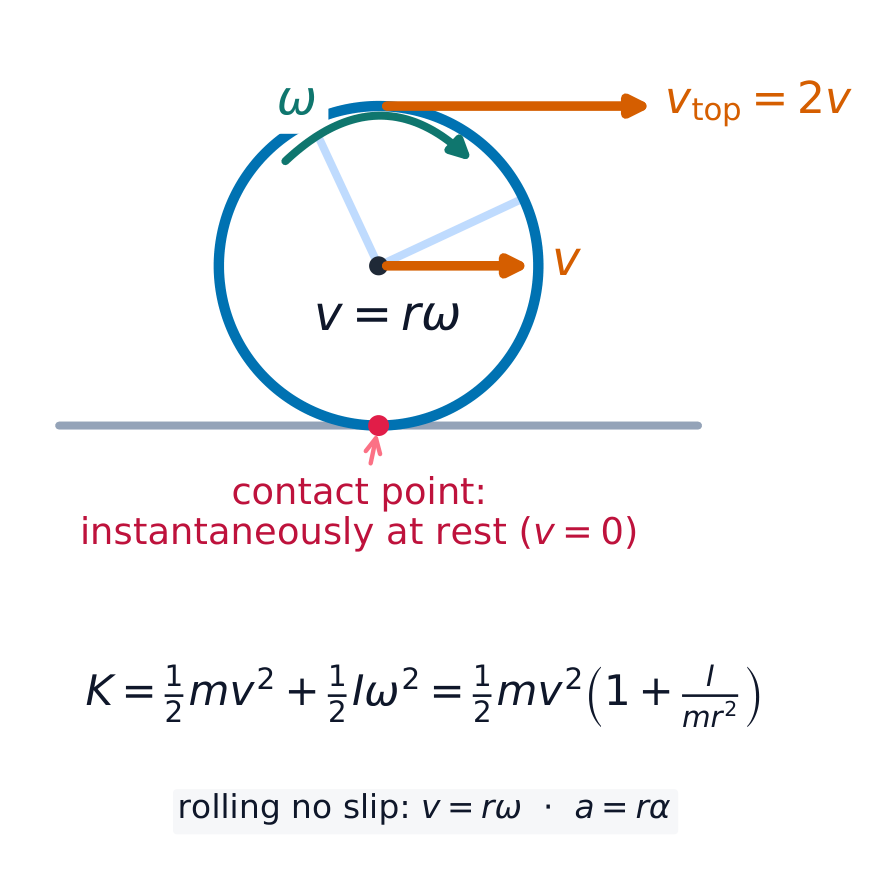
纯滚动 将平动与转动联系起来:接触点瞬时静止,因此

$$\Delta x_{\text{cm}}=r\,\Delta\theta,\qquad v_{\text{cm}}=r\omega,\qquad a_{\text{cm}}=r\alpha.$$
すべりなく転がる際は接触点が静止しているため、v = rω

静摩擦力提供使旋转与运动匹配的力矩,但在不发生滑动的点上——因此对于纯滚动,摩擦力 不做功 ,可以使用能量守恒。(滚动摩擦超出AP课程范围。)

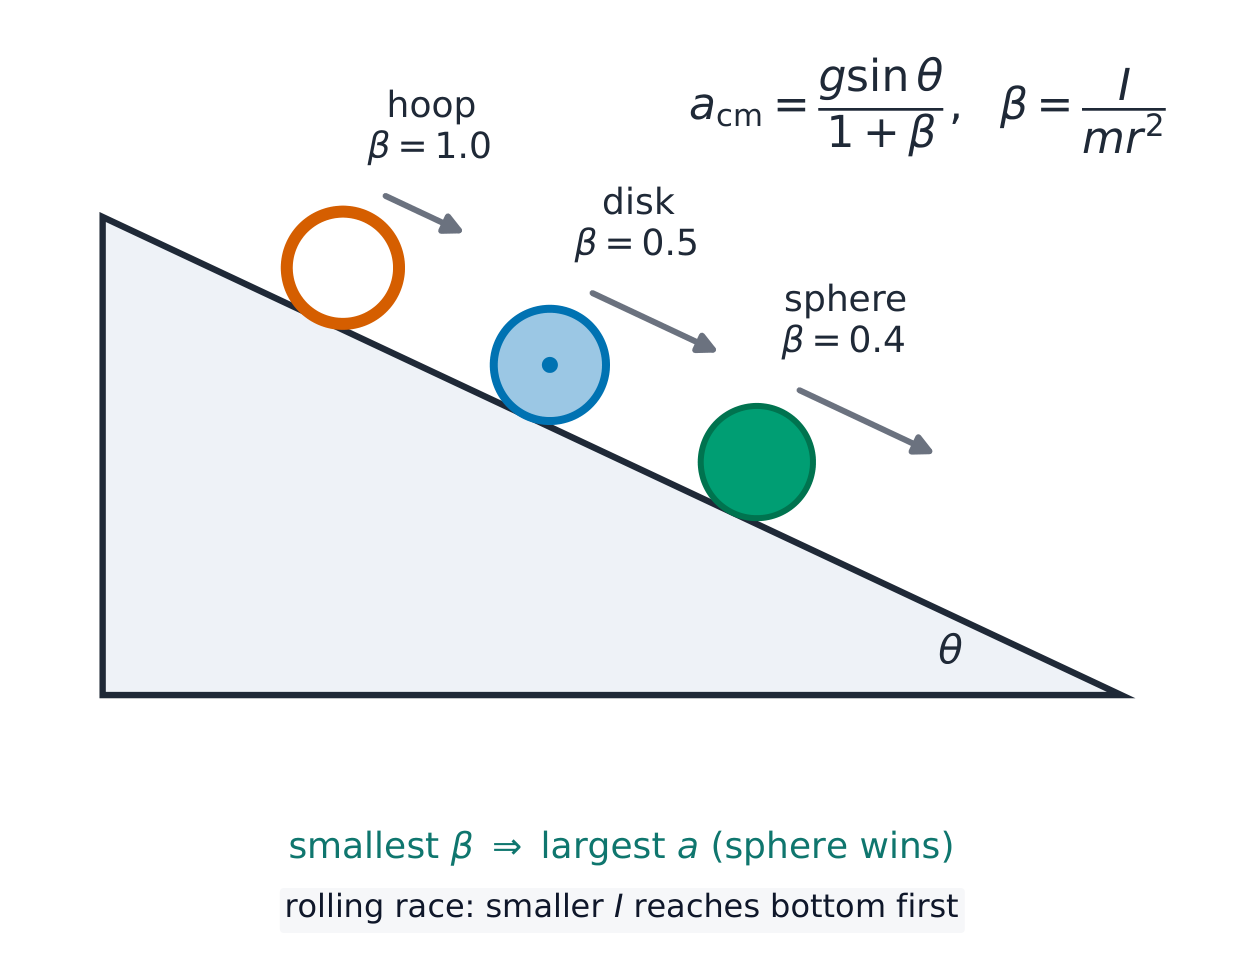
斜面を下る物体の競走はエネルギーの分配を示す。$I=\beta mr^2$において、エネルギー保存則より

$$a_{\text{cm}}=\frac{g\sin\theta}{1+\beta}:$$

球体 ($\beta=\tfrac25$) が 円板 ($\beta=\tfrac12$) よりも速く到達し、さらにその 輪 ($\beta=1$) よりも速い – 質量と半径は完全に相殺される。輪のエネルギーのより大きな割合が回転に留まるため、重心の移動速度は遅くなる。

転動レース:I/mr² の値が最小の形状が最も早く底に到達
滚动比赛:I/mr² 最小的形状最先到达底部

** worked example(計算例)**。静止状態から $30^\circ$ の斜面を転下する実心球:$a=\dfrac{g\sin30^\circ}{1+\tfrac25}=\dfrac{9.8(0.50)}{1.4}=3.5\ \text{m/s}^2$、摩擦のないスライダーの場合の$4.9\ \text{m/s}^2$ と比較 – 転動する物体は常に滑る物体に負ける。

English 日本語
Rolling without slipping/ˈrəʊlɪŋ wɪˈðaʊt ˈslɪpɪŋ/ 滑りなしの転がり
disk/dɪsk/ ディスク
hoop/huːp/ ホープ
centripetal force/senˈtrɪpɪtl fɔːs/ 集束的文化力
satellite/ˈsætəlaɪt/ 衛星
gravitational potential energy/ˌɡrævɪˈteɪʃənl pəˈtenʃl ˈenədʒi/ 重力ポテンシャルエネルギー
total mechanical energy/ˈtəʊtl mɪˈkænɪkl ˈenədʒi/ 全機械的エネルギー
escape velocity/eˈskeɪp vəˈlɒsɪti/ 脱出速度
elliptical orbit/ɪˈlɪptɪkl ˈɔːbɪt/ 楕円軌道
Kepler's second law/ˈkepləz ˈsekənd lɔː/ ケプラーの第二法則
6.6

軌道にある衛星の運動

シラバス

学習目標 6.6.A: 重力のみによって相互作用する2つの物体または系からなる系の運動を説明せよ。

  • 6.6.A.1 質量が中心物体に対して無視できるほど小さい卫星のみの系において、中心物体自身の運動は無視できる程度である。
  • 6.6.A.2 軌道における衛星の運動は保存則によって制約される。
    • 6.6.A.2.i 円軌道では、系の全機械的エネルギー、系の重力ポテンシャルエネルギー、衛星の角運動量および運動エネルギーは一定である。
    • 6.6.A.2.ii 楕円軌道では、系の全機械的エネルギーと衛星の角運動量は一定であるが、系の重力ポテンシャルエネルギーと衛星の運動エネルギーはそれぞれ変化しうる。
    • 6.6.A.2.iii 衛星と大質量中心物体からなる系の重力ポテンシャルエネルギーは、衛星が中心物体から無限遠にあるときゼロと定義される。
      • 数式: $U_g = -G\dfrac{m_1 m_2}{r}$
  • 6.6.A.3 中心天体の周りを円軌道で公転する衛星を含む系の全エネルギーは、その系の重力ポテンシャルエネルギーまたは衛星の運動エネルギーを用いて表せる。
    • 式: $K = -\dfrac{1}{2}U$
    • 式: $E_{total} = \dfrac{1}{2}U = -\dfrac{GMm}{2r}$
  • 6.6.A.4 衛星の脱出速度とは、衛星-中心天体系の力学的エネルギーがゼロになるように設定された衛星の速度のことである。
    • 6.6.A.4.i 衛星に働く力が中心天体からの重力のみである場合、脱出速度に達した衛星は中心天体から離れて移動し、無限の距離においてその速度がゼロになるまで続く。
    • 6.6.A.4.ii 質量 $M$ の中心天体からの衛星の脱出速度は、エネルギー保存則を用いて導出できる。
      • 数式: $v_{\text{esc}} = \sqrt{\dfrac{2GM}{r}}$

出典: College Board AP コースおよび試験説明書

軌道運動(ケプラーの第2法則)

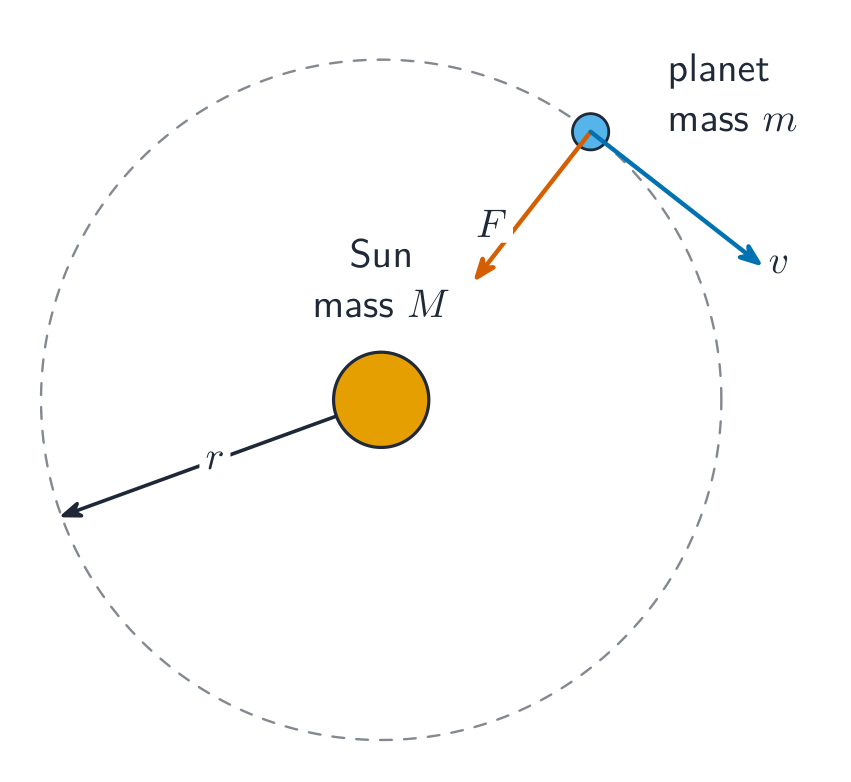
重力为圆形轨道上的 卫星 提供 向心力 :

$$\frac{GMm}{r^2}=\frac{mv^2}{r}\quad\Rightarrow\quad v=\sqrt{\frac{GM}{r}}$$

– 軌道半径が大きいほど速度は遅くなる。重力ポテンシャルエネルギー $U_g=-\dfrac{GMm}{r}$ において、円軌道は $K=-\tfrac12U$ を満たすため、全機械的エネルギー は

$$E=K+U=\frac{U}{2}=-\frac{GMm}{2r},$$

衛星が束縛されているため負である。半径 $r$ から脱出するためには、全エネルギーがゼロになる必要があり、これにより 脱出速度 が得られる。

$$v_{\text{esc}}=\sqrt{\frac{2GM}{r}}.$$
重力が卫星を轨道に留める向心力を提供
重力が卫星を轨道に留める向心力を提供

楕円軌道 において、$E$ と $L$ は一定である:重力は焦点に向かうため、それについてトルクを生じない。保存量 $L$ は、衛星が等しい時間に等しい面積を扫引することを意味する – ケプラーの第2法則 – よって、近点で最も速く、遠点で最も遅く動く。エネルギー保存則は両端の速度を結びつける。

計算例。 地球の周りを$r=7.0\times10^{6}\ \text{m}$の距離を公転する衛星(地球の質量$GM=4.0\times10^{14}\ \text{m}^3/\text{s}^2$)について: 軌道速度は$v=\sqrt{GM/r}=7.6\times10^{3}\ \text{m/s}$、その半径から脱出するには$v_{\text{esc}}=\sqrt{2GM/r}=1.1\times10^{4}\ \text{m/s}$が必要であり、これは円軌道速度のちょうど$\sqrt2$倍である。

試験スキル。 軌道に関する自由回答問題(FRQ)は、実質的にエネルギーと角運動量の計算問題です。$E=\tfrac12mv^2-\dfrac{GMm}{r}$ と $L=mvr\sin\theta$ を2点の関心点にそれぞれ書き出し、連立方程式として解いてください。円軌道の公式が楕円軌道にも適用できると仮定しないでください。

探索

異なる半径での軌道を比較する

軌道中の衛星は自由落下にあり、重力が遠心力として働いている。軌道半径が大きいほど速度は遅く、周期は長くなる(ケプラーの第三法則)。

6.6

試験対策

  • 慣性モーメント $I=\int r^2\,dm$ を計算し、平行軸の定理 $I=I_{cm}+Md^2$ を用いて座標軸を移動させます。
  • 回転運動エネルギーは $\tfrac12 I\omega^2$ です。転がりながら動く物体は、並進運動エネルギーと回転運動エネルギーの両方を持ちます。
  • 外部からの正接線モーメントの和がゼロの場合、角運動量 $L=I\omega$ は保存されます(例:腕を引き寄せて回転するフィギュアスケート選手)。
  • ゴムなしで転がる(スリップしない転がり)問題にはエネルギー保存則を用います($v=r\omega$ が2つの運動を結びつけます)。
  • 標準的な $I$ の値(リング、円盤、棒、球体)と、その軸の位置を覚えておきます。

このトピックのインタラクティブ授業

一歩ずつ進め、即時チェック付きの問題で学習します。

過去問

AP物理学C:力学 の他のトピック

ログインまたはアカウント作成

IGCSE, A-Level & AP