このプリントはトピック 3:追加力学 を扱います。これを、投射物、剛体、円運動、弾性紐、可変力、衝突へと拡張します。特に指定がない限り $g=10\ \text{m s}^{-2}$ を参照してください。
高等力学
A-Level高等数学 · トピック 3
 8:04
高等力学
ボールを投げたり、水柱を噴射したり、何かを空中に打ち上げたりすれば、すべて同じ優雅な軌跡を描く:放物線。秘密は運動を2つに分割することにある。…
英語ナレーション・英語+中文字幕 burning-in
3.1
投射物の運動

シラバス
| 受験者は以下のことをできること: | メモと例 |
|---|---|
| • 弾道の運動を一定加速度で動く粒子としてモデル化し、そのモデルの限界を理解する | ベクトル手法は不要 |
| • 水平および垂直方向の運動方程式を用いて弾道運動の問題を解き、特定の時刻や位置における速度の大きさと方向、水平面における飛距離、最大到達高さを求める | |
| • 初期速度および/または投射角が未知である場合を含む、弾道体の軌道のカルテ座標方程式を導き、それを用いて問題を解く。 | 「到達可能な点の境界放物線」に関する知識は含まれない。 |
出典: Cambridge International シラバス
投げられたボールがどこへ行くかを予測する
ボールがコート上を投げられる。飛行中に位置、速度、方向が変化する。これらすべて—including 投出手より低い着地点—to 予測できるモデルが必要である。 投射物 は 重力 のみ作用下で自由運動をする。質点 としてモデル化し、空気抵抗 を無視し、重力一定とする。これらの仮定は、軽いバドミントンシャトル、強い風、または非常に長い飛行では精度が低下する。
水流のアーチはモデルを示唆しているが、抵抗力や水滴間の相互作用がその正確性を制限している。
発射点の位置と初速度を決定する
発射点を原点とし、水平方向の変位 $x$ を右向き、垂直方向の変位 $y$ を上向きとする。射出角 $\alpha$ は水平面より上に測る。 各方向の初期速度成分は$u_x=u\cos\alpha$と$u_y=u\sin\alpha$である。$u=20\ \dfrac{\text{m}}{\text{s}}$および$\tan\alpha=4/3$について、$3$–$4$–$5$三角形により、m/s単位の$u_x=12$と$u_y=16$が得られる。
両方向で同じ時間を適用する
水平方向には力が働かない。水平方向の一定加速度は $0$、垂直方向は $-g$ である。発射点からの変位を基準とした位置・速度方程式は以下の通り:
$$\begin{aligned}
x&=u_xt,&y&=u_yt-\frac12gt^2,\\
v_x&=u_x,&v_y&=u_y-gt.
\end{aligned}$$
両方の方程式は同じ$t$を用いている。問題に特に指示がない場合、演算例の投射体における$g=10\ \dfrac{\text{m}}{\text{s}^2}$を採用する。
指定された時刻における位置と速さを求める
$u_x=12$、$u_y=16$、$g=10$、$t=1.5\ \text{s}$について、位置座標は$x=18\ \text{m}$と$y=24-11.25=12.75\ \text{m}$である。速度成分はm/s単位の$12$と$1$である。 速さは速度の大きさであり、$v=\sqrt{12^2+1^2}=\sqrt{145}\ \dfrac{\text{m}}{\text{s}}$である。その方向は水平面より$\tan^{-1}(1/12)\approx4.76^\circ$上向きである。位置座標は速度成分ではない。
進行方向を符号付き成分に変換する
後に同一のボールは下向き垂直に対して$45^\circ$で移動する。下降中であるため、$v_y<0$および$|v_y|=v_x=12$となる。したがって$16-10t=-12$および$t=2.8\ \text{s}$である。 次に$(x,y)=(33.6,5.6)\ \text{m}$および$v=12\sqrt2\ \dfrac{\text{m}}{\text{s}}$となる。水平面からの下向き角度$\beta$には$v_y=-v_x\tan\beta$を使用し、下向き垂直からの角度$\gamma$には$v_y=-v_x\cot\gamma$を使用する。
A height may be reached twice
高さ$10\ \text{m}$において、$16t-5t^2=10$は$t=(8\pm\sqrt{14})/5\ \text{s}$を与える。両方の時間は正である:上昇時が1つ、下降時が1つである。 対応する$x$の値は$(96\pm12\sqrt{14})/5\ \text{m}$である。垂直速度は$\pm2\sqrt{14}\ \dfrac{\text{m}}{\text{s}}$であり、较早い時刻での速度は正である。両方の速さは$\sqrt{144+56}=10\sqrt2\ \dfrac{\text{m}}{\text{s}}$である。イベントの記述が一つを選択するまで、両方の解を保持する。
最大高度を導出する
上向き発射の場合、発射点からの最大高度は$v_y=0$のときに達成される。したがって$t_{\rm top}=u_y/g$および$H=u_y^2/(2g)=u^2\sin^2\alpha/(2g)$である。 $u=20\ \dfrac{\text{m}}{\text{s}}$、$\alpha=30^\circ$、$g=10$について、$u_y=10$であるため、$t_{\rm top}=1\ \text{s}$および$H=5\ \text{m}$となる。水平速度はまだ$10\sqrt3\ \dfrac{\text{m}}{\text{s}}$であり、速度はゼロではない。
水平距離(飛翔距離)を導出する
着地点が射出点と同じ高さなら、$y=0$とする: $t(u_y-gt/2)=0$。根$t=0$は射出であり、正の飛行時間は$u_y>0$に対する$T=2u_y/g$である。 その水平面における射程は$R=u_xT=u^2\sin2\alpha/g$である。$20\ \dfrac{\text{m}}{\text{s}}$、$30^\circ$の例では、$T=2\ \text{s}$および$R=20\sqrt3\approx34.6\ \text{m}$である。着地点の高さが異なる場合、この式をそのまま適用することはできない。
最大射程の条件を述べる
固定された$u$と$g$、空気抵抗なし、水平な地面、および上方への発射において、$\sin2\alpha\le1$が$\alpha=45^\circ$で最大の射程を与える。互いに補角となる角度、例えば$30^\circ$と$60^\circ$は同じ射程を示すが、最高点や飛行時間は異なる。 垂直投げは水平射程がゼロである。高い位置からの水平または下方への発射には実際の着地点の高さが必要であり、$45^\circ$の結論を単純に適用してはならない。
発射点より低い位置に着地する
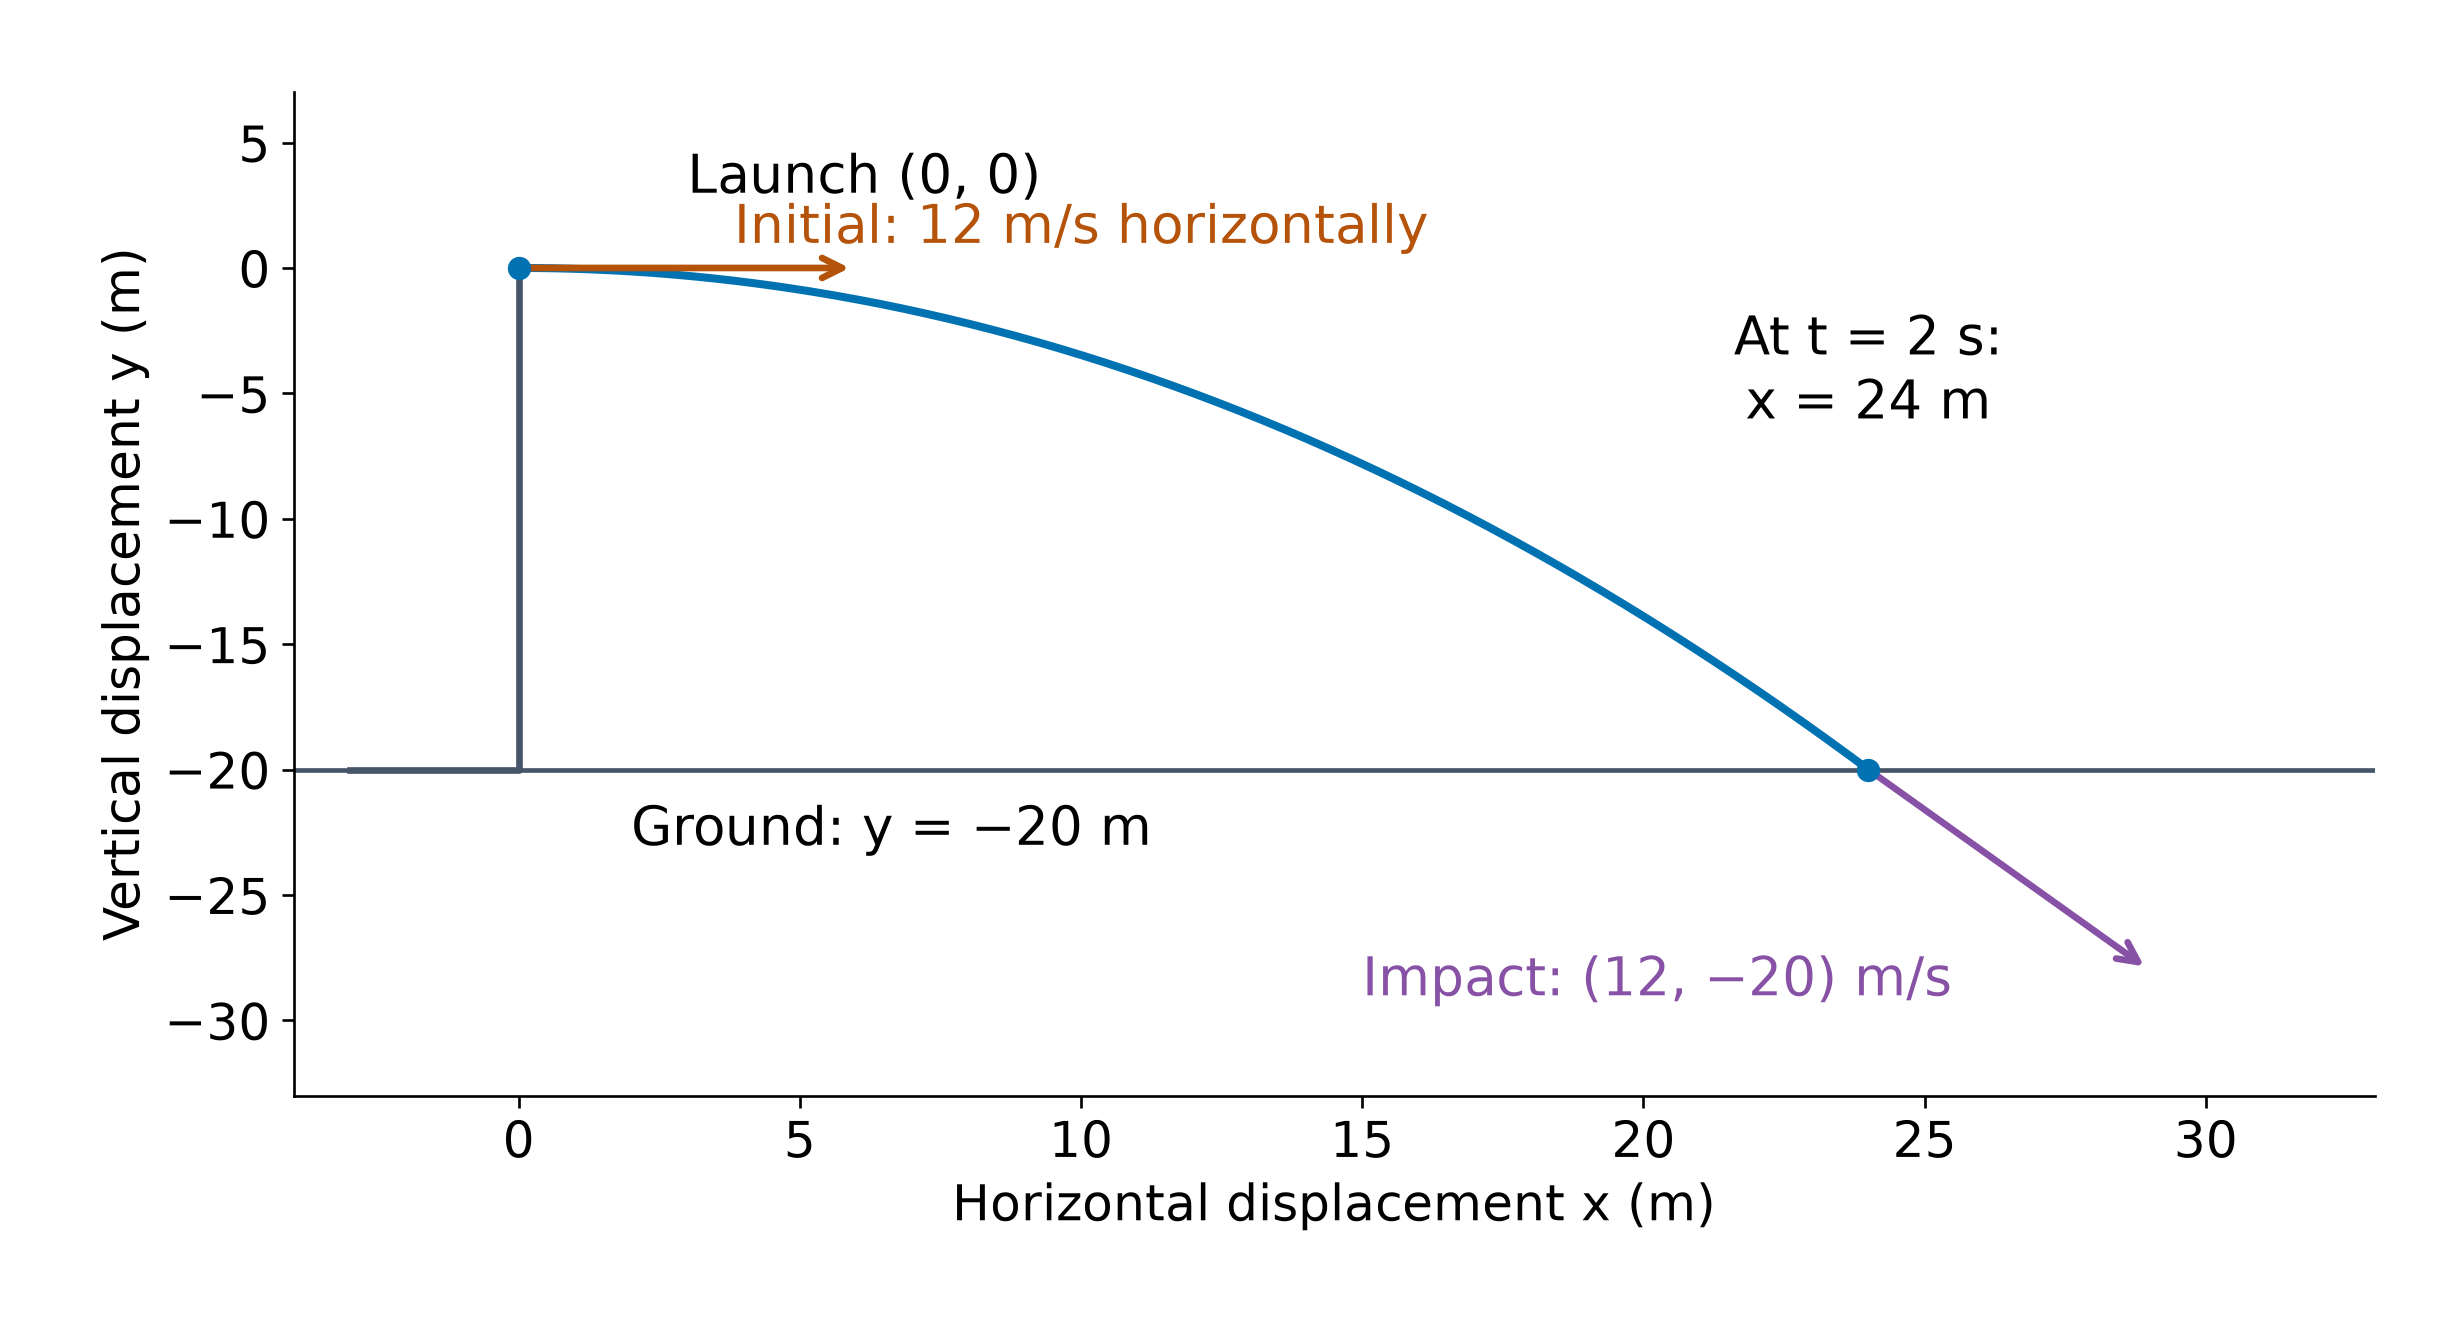
球が$20\ \text{m}$の台から水平に$12\ \dfrac{\text{m}}{\text{s}}$の速度で離れる。発射点を原点とするとき、地面は$y=-20$であり、$y=0$ではない。したがって$-5t^2=-20$は物理的に意味のある解$t=2\ \text{s}$を与え、水平距離は$24\ \text{m}$となる。 衝突時、$v_x=12$、$v_y=-20$であるため、速さは$4\sqrt{34}\ \dfrac{\text{m}}{\text{s}}$で方向は水平に対して$\tan^{-1}(20/12)\approx59.0^\circ$下向きである。$t=-2$は発射前に相当するため除外する。
時間を消去して軌道式を求める
軌道とは経路のことである。$u_x\ne0$については、$t=x/(u\cos\alpha)$を鉛直方向の式に代入する。これによりカルテシウス方程式が得られる:
$$\begin{aligned}
y&=u\sin\alpha\frac{x}{u\cos\alpha}-\frac g2\left(\frac{x}{u\cos\alpha}\right)^2\\
&=x\tan\alpha-\frac{gx^2}{2u^2\cos^2\alpha}.
\end{aligned}$$
非垂直発射の場合、これは放物線である。この方程式は数学的な曲線を記述するものであり、発射後かつ初回衝突前到达可能な位置のみを残す。垂直投げでは$x=0$ throughout(全体を通じて)であるため、この区別は行えない。
既知の方向を用いて未知の速度を求める
$\tan\alpha=3/2$が与えられ、飛翔体が$(10,10)\ \text{m}$を通ると仮定する。$T=\tan\alpha$および$1/\cos^2\alpha=1+T^2$を立てる。軌道式より、
$$u^2=\frac{gX^2(1+T^2)}{2(XT-Y)}=\frac{10(100)(13/4)}{2(15-10)}=325.$$
よって$u=5\sqrt{13}\ \dfrac{\text{m}}{\text{s}}$、$u_x=10$、$u_y=15$、$y=3x/2-x^2/20$となる。右側の標的に対して、$X>0$および有限の正の速度这就要求$XT>Y$:初期の直進方向は標的の上向きでなければならない。
一つの標的に対する2つの発射角を求める
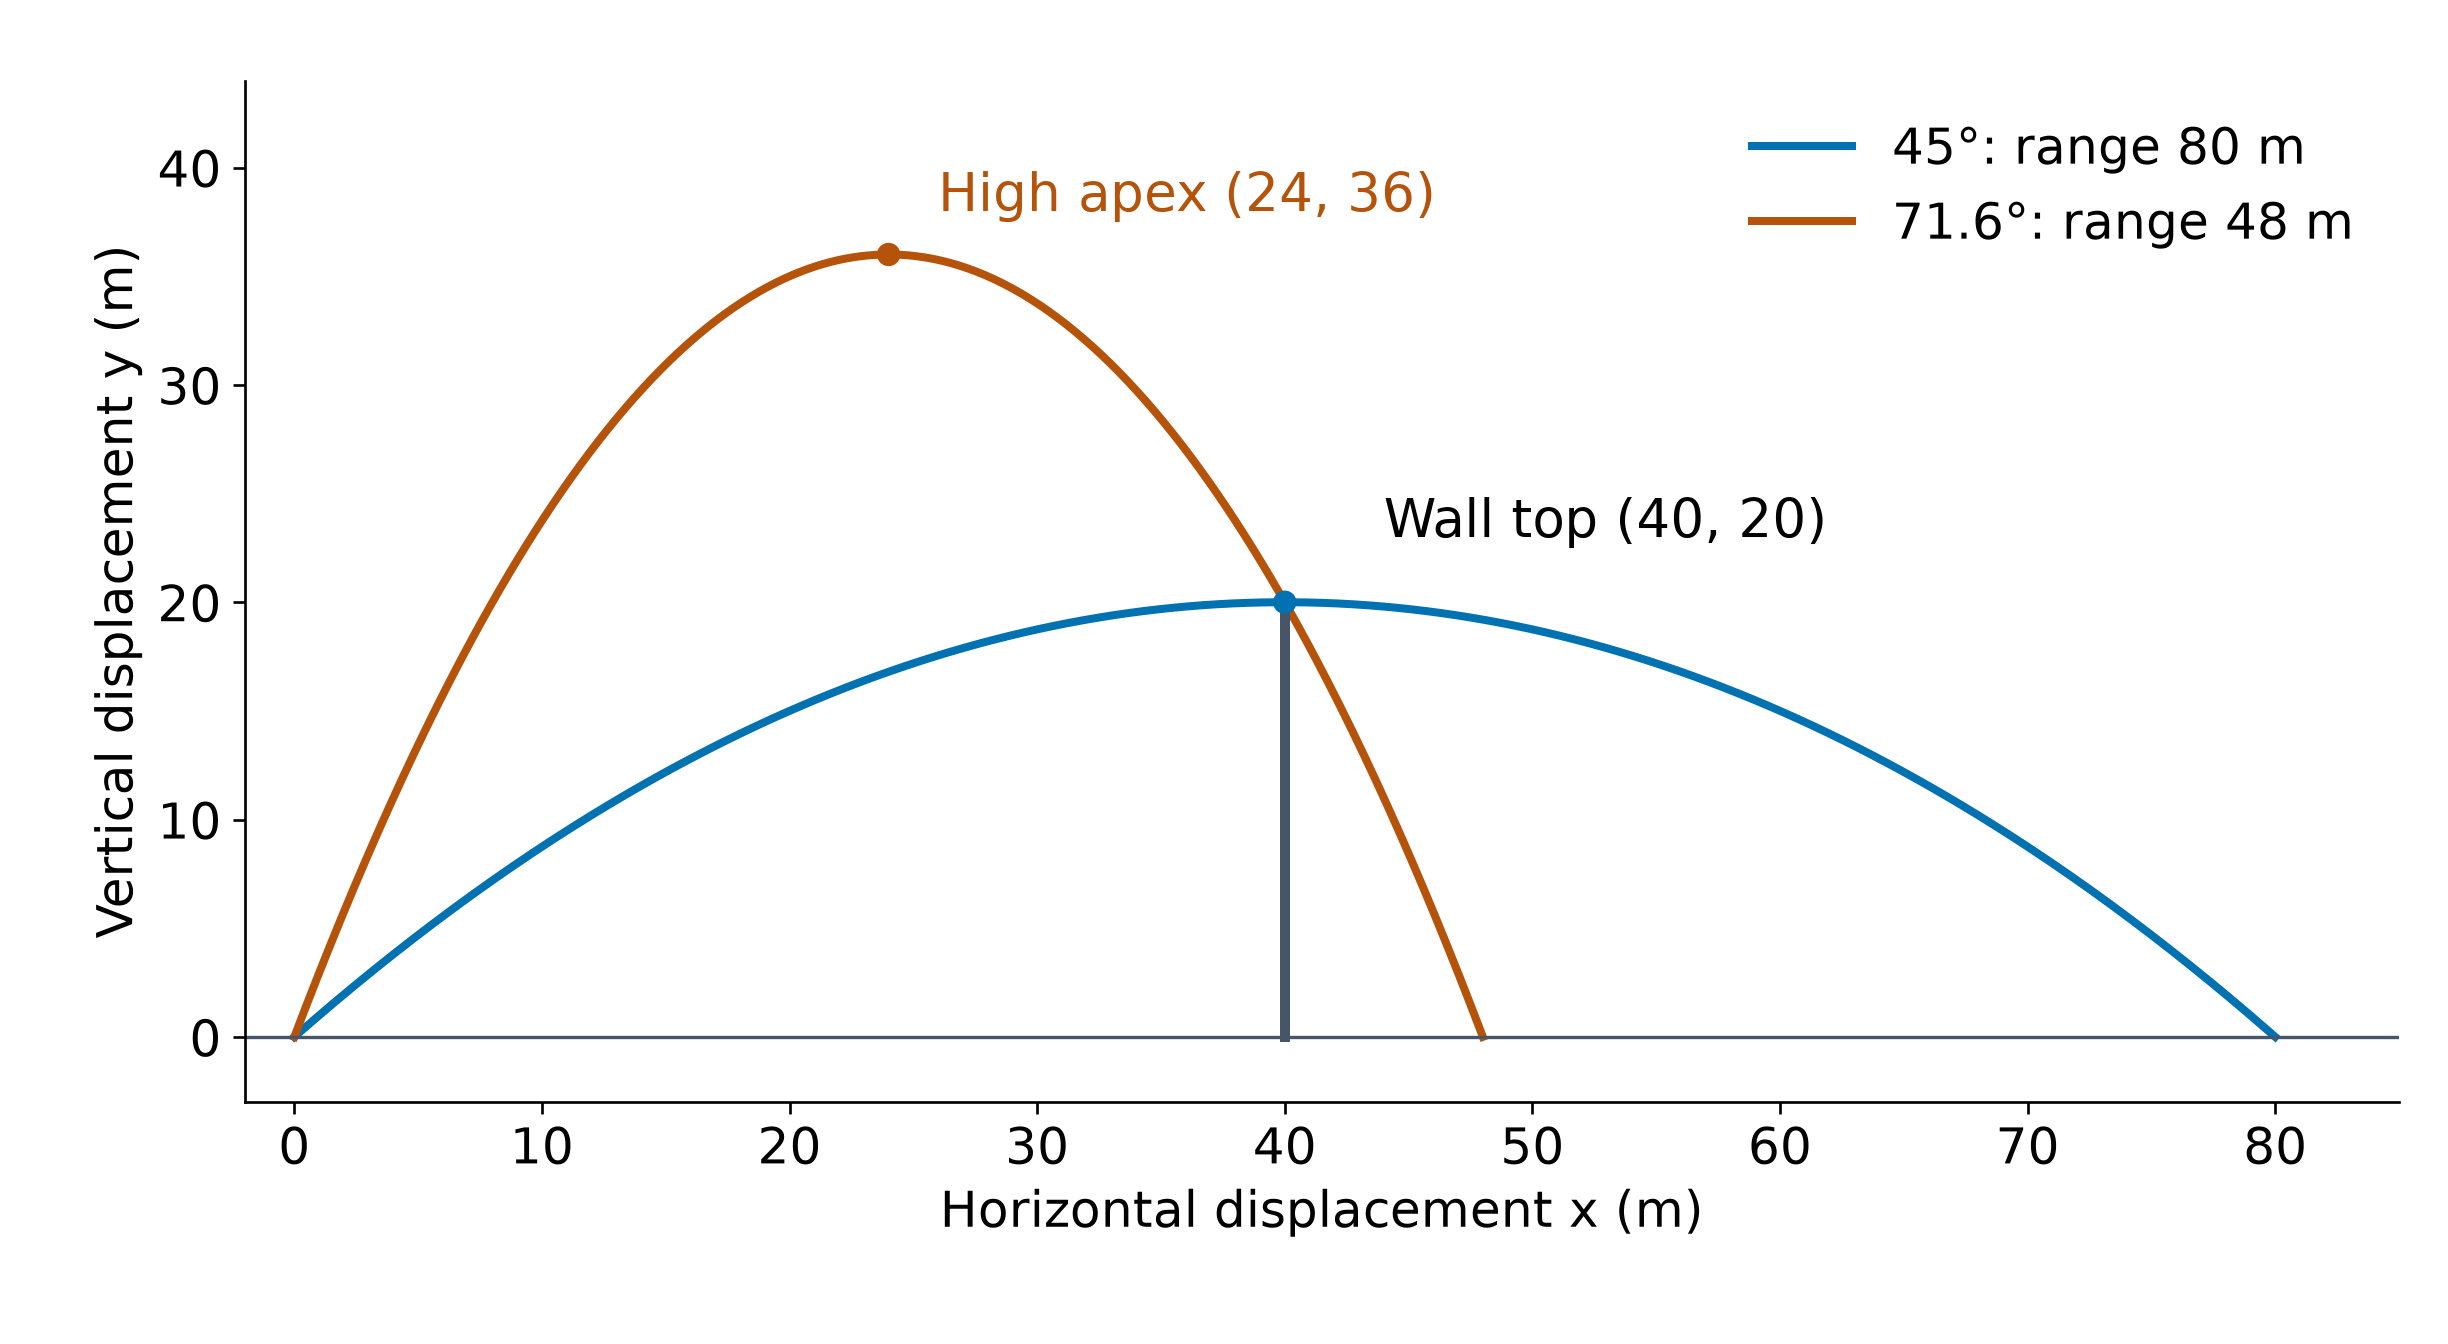
ここで$u=20\sqrt2\ \dfrac{\text{m}}{\text{s}}$を固定し、軌道が壁の頂点$(40,20)\ \text{m}$を通るようにする。$T=\tan\alpha$および$g=10$の場合:
$$20=40T-10(1+T^2)\quad\Rightarrow\quad (T-1)(T-3)=0.$$
どちらも正の発射角である:$\alpha=45^\circ$または$\tan^{-1}3\approx71.6^\circ$。高い角度の軌道が必ずしも長い射程を持つわけではない。解を受け入れる前に、それぞれを標的の式に代入して確認する。
2つの飛行を比較する
低角度の軌道は$y=x-x^2/80$である:頂点は$(40,20)$、射程は$80\ \text{m}$である。高角度の軌道は$y=3x-x^2/16$である:頂点は$(24,36)$、射程は$48\ \text{m}$である。 両方とも$(40,20)$を通る。2つ目の軌道はすでに壁において下降中である。大きな角度は軌道を上げるが水平成分を減らすため、高さだけで射程を順位付けしてはならない。
通過条件を区間に置き換える
その壁の頂上を越えるには、 $40T-10(1+T^2)\ge20$ が必要である。したがって、 $(T-1)(T-3)\le0$ と $1\le T\le3$ 。 水平距離は $R=160T/(1+T^2)$ である。その導関数は $160(1-T^2)/(1+T^2)^2$ であり、 $1\le T\le3$ で減少する。着地点の最小値は $T=3$ における $48\ \text{m}$ である。壁の頂上の接触が禁止されている場合、境界点は除外され、 $48$ は到達しない下限となる。
高さの不等式を解いた後に事象の順序を適用する
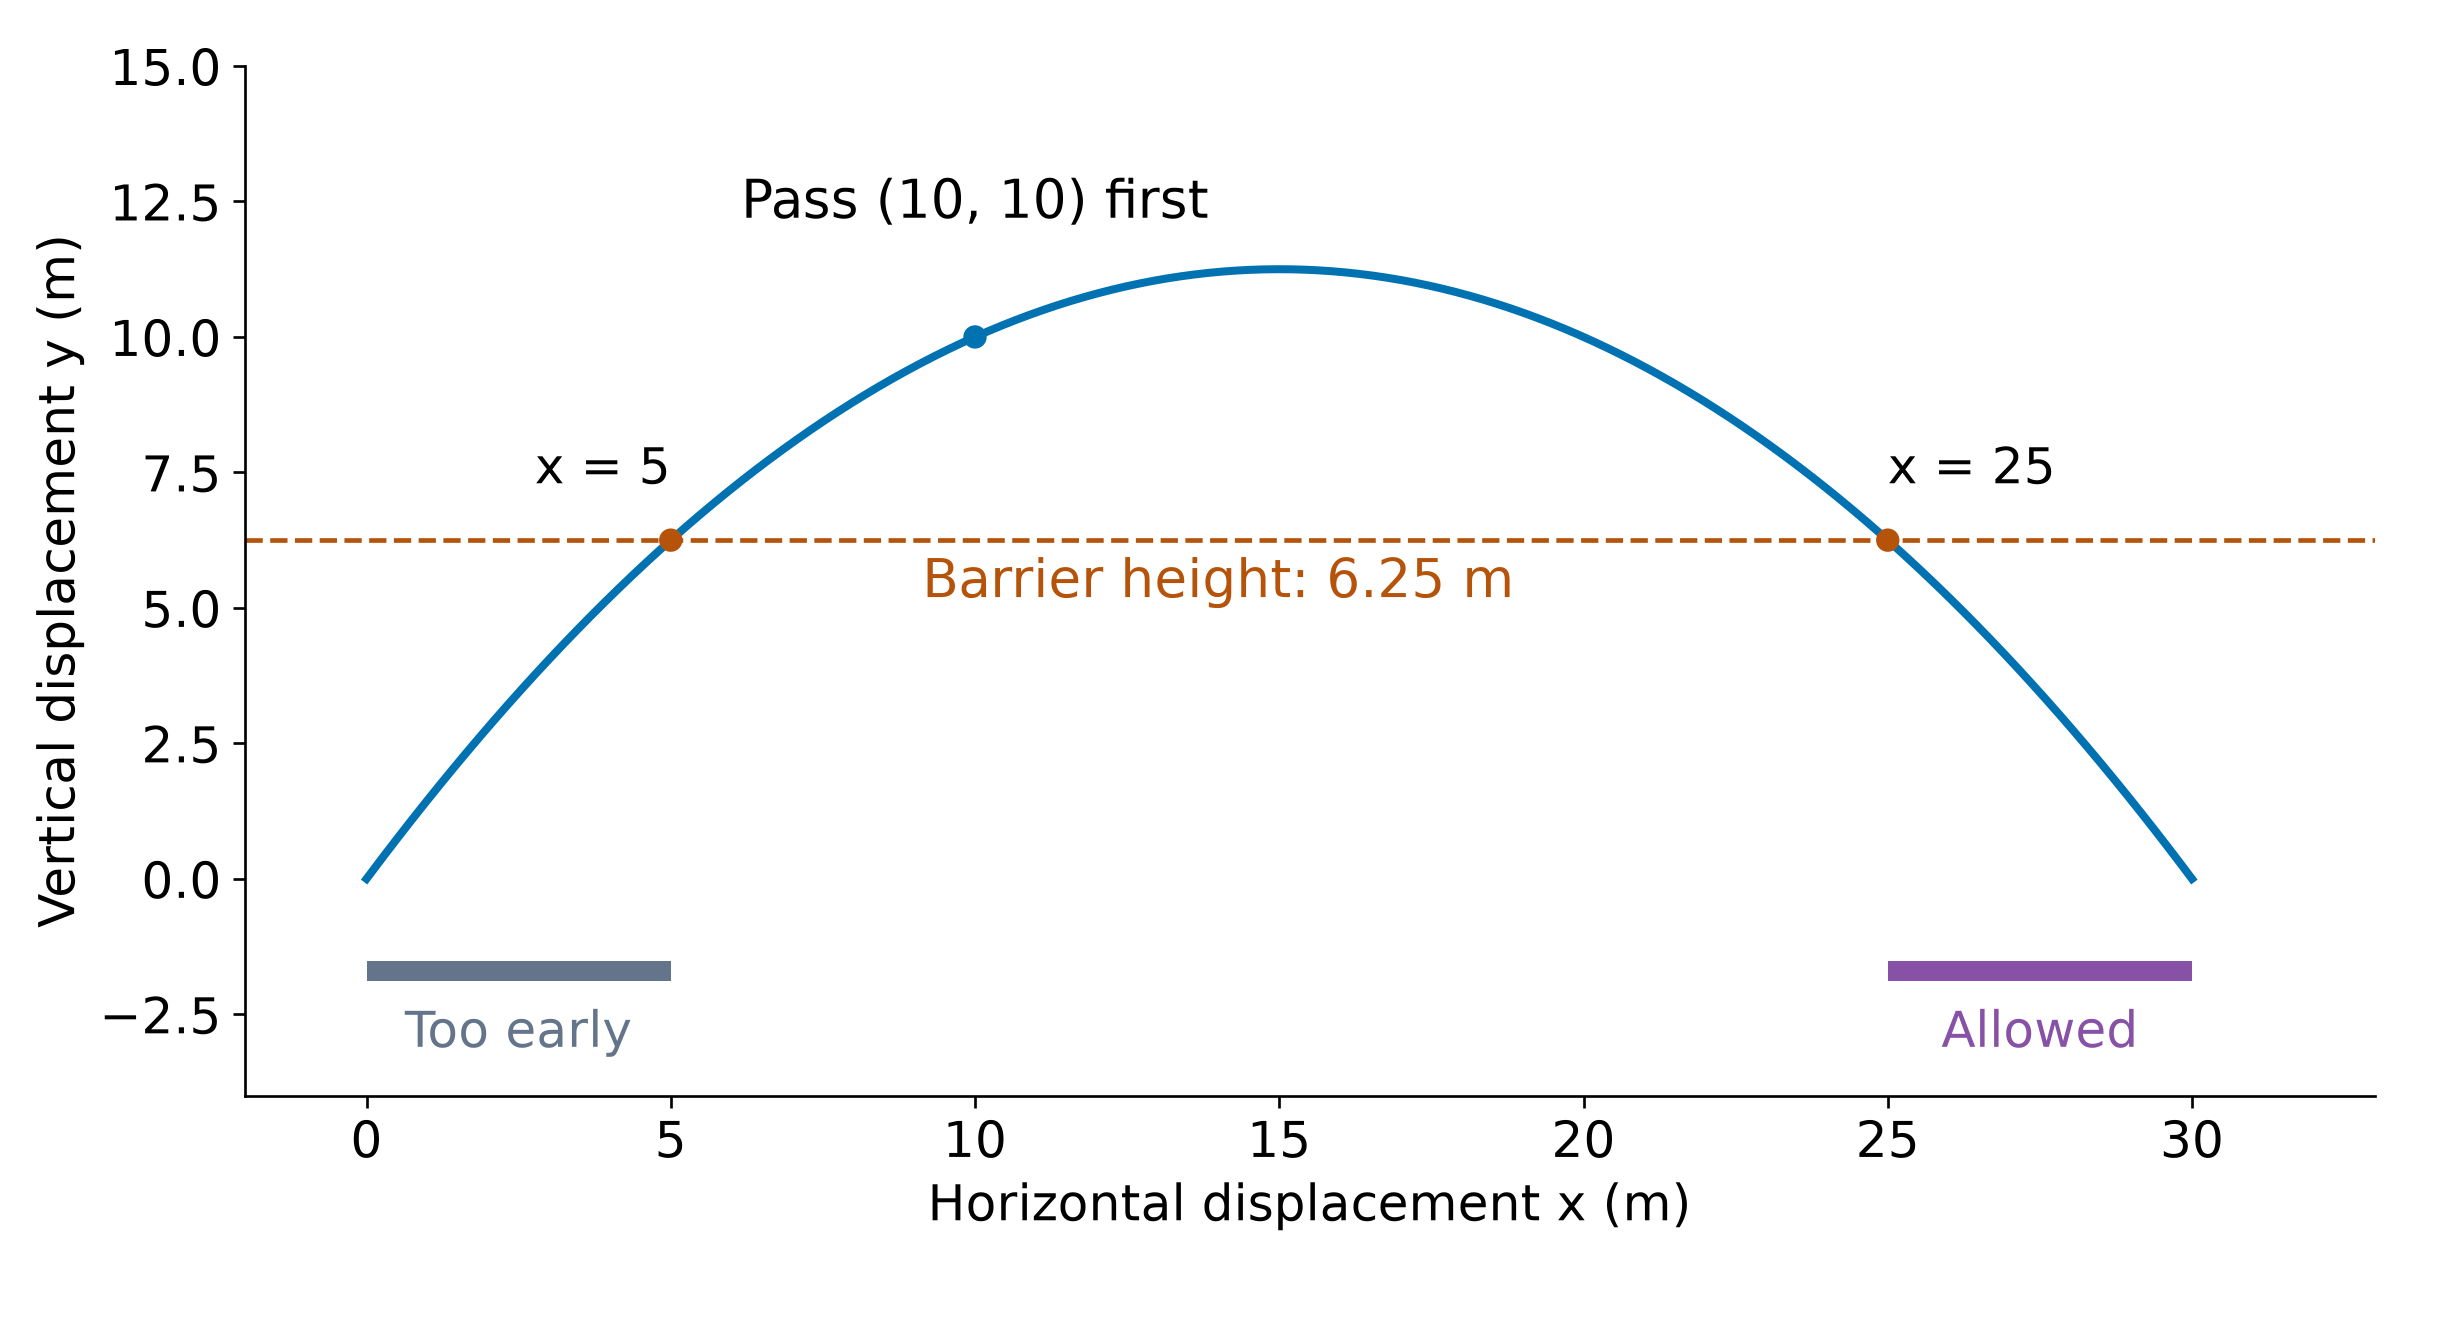
$y=3x/2-x^2/20$ に戻る。 $(10,10)$ を過ぎた後、球は $x=D$ で高さ $25/4\ \text{m}$ の垂直障壁に衝突する。地面より上にある時間は $0\le D\le30$ である。障壁への衝突とは $y(D)\le25/4$ であり、 $(D-5)(D-25)\ge0$ を与える。 地上区間では、 $D\le5$ または $D\ge25$ が得られる。しかし、障壁は $x=10$ 以後に到達されるため、 $25\le D\le30$ のみが残り、境界との接触は許容される。「以後」、「下降中」、および「着地前」は数学的な制約条件である。
2つの点から両方の発射条件を復元する
ある未知の発射が、メートル単位で $(10,15)$ と $(20,20)$ を通るとする。 $y=Ax-Bx^2$ と書き、 $A=\tan\alpha$ および $B=g/(2u_x^2)>0$ を用いる。2点により、 $10A-100B=15$ と $20A-400B=20$ が得られる。 Subtract twice the first equation from the second: $-200B=-10$, so $B=1/20$ and $A=2$. Therefore $u_x=10$, $u_y=20$, $u=10\sqrt5\ \dfrac{\text{m}}{\text{s}}$ and $\alpha=\tan^{-1}2$. The range is $40\ \text{m}$ and greatest height $20\ \text{m}$.
事象に基づいて手法を選択する
時間が与えられたら成分方程式を用いる。方向が与えられたら、まず符号付き速度の成分を関連付ける。高さが与えられたら時間を解き、両方の解を確認する。目標または未知の発射条件が与えられたら、時間を消去して座標を代入する。 単位、座標原点、 $t\ge0$ 、進行方向、および最初の衝突点を確認する。上方へ発射する場合、頂点で垂直成分のみがゼロになる。純粋な垂直投げの場合、頂点で全速度がゼロになる。同じ高さの水平距離の公式は、常に同高条件を必要とする。
探索
投射体を発射する
ボールを打ち上げ、角度と速度を変えてみろ。水平方向の運動は一定で、重力が下向きに引く——これらを合わせると放物線が描かれる。最長飛距離となる角度を探してみよう。月面でも試してみよう。
語彙
練習する
| English | 日本語 |
|---|---|
| Further Mechanics/ˈfɜːðə mɪˈkænɪks/ | 進階力学 |
| elastic/ɪˈlæstɪk/ | 弾性 |
| projectile/prəˈdʒektaɪl/ | 投射体 |
| greatest height/ˈɡreɪtɪst haɪt/ | 最大高度 |
| range/reɪndʒ/ | 射程 |
| time of flight/taɪm ɒv flaɪt/ | 滞空時間 |
| trajectory/trəˈdʒektəri/ | 軌道 |
| Cartesian equation/kɑːˈtiːzɪən ɪˈkweɪʒn/ | 直交座標方程式 |
| parabola/pəˈræbələ/ | 放物線 |
3.2
剛体の平衡
シラバス
| 受験者は以下のことをできること: | メモと例 |
|---|---|
| 一点における力のモーメントを計算する | 共面力のみに関わる問題に限る;モーメントのベクトルとしての性質についての理解は必要ない。 |
| 重力が作用する剛体への効果は、その重心に作用する単一の力と等価であることを利用し、対称性による考察を用いて均質物体の重心の位置を特定する | |
| 三角形の薄板や他の単純な形状の重心の位置に関する既知の情報を利用する | MF19数式リストに記載された結果の証明は不要。 |
| 粒子系との等価系として考察することで、合成体の重心の位置を求める | 単純な例のみ。例えば、均質なL字型薄板、または同じ半径の均質半球の底面に接合した均質円錐など。 |
| 剛体が共面力の作用下で平衡状態にある場合、力のベクトル和がゼロであり、任意の点における力のモーメント和もゼロとなるという原理、およびその逆について利用する | |
| 転倒や滑りを伴う問題を含む、共面力の作用下での単一剛体の平衡の問題を解く。 |
出典: Cambridge International シラバス
ハンドルがヒンジから遠く離れている理由
ドアのヒンジ付近を押すと、大きな力が必要となる。ハンドルを押せば、同じ力でもより大きな回転効果が生じる。釣り合いを予測するには、力の大きさだけでなく作用位置も知る必要がある。 物体を剛体としてモデル化し、形状や各部分間の距離が一定であると仮定する。共面力(同一平面内にある力)を扱う。質点モデルでは、回転を予測するために必要な情報が失われる。
力の作用線からのモーメントを測定する
ある点に関する力のモーメントは、力とその点から力の作用線までの垂直距離の積である。単位は $\text{N m}$ である。符号(例:反時計回りが正)を選択する。 支点から右に $0.6\ \text{m}$ の位置で、 $20\ \text{N}$ の上向き力が作用する場合、モーメントは $+12\ \text{N m}$ である。作用線が支点を通る場合、力がゼロでない場合でもモーメントはゼロとなる。
傾斜した力には垂直腕が必要である
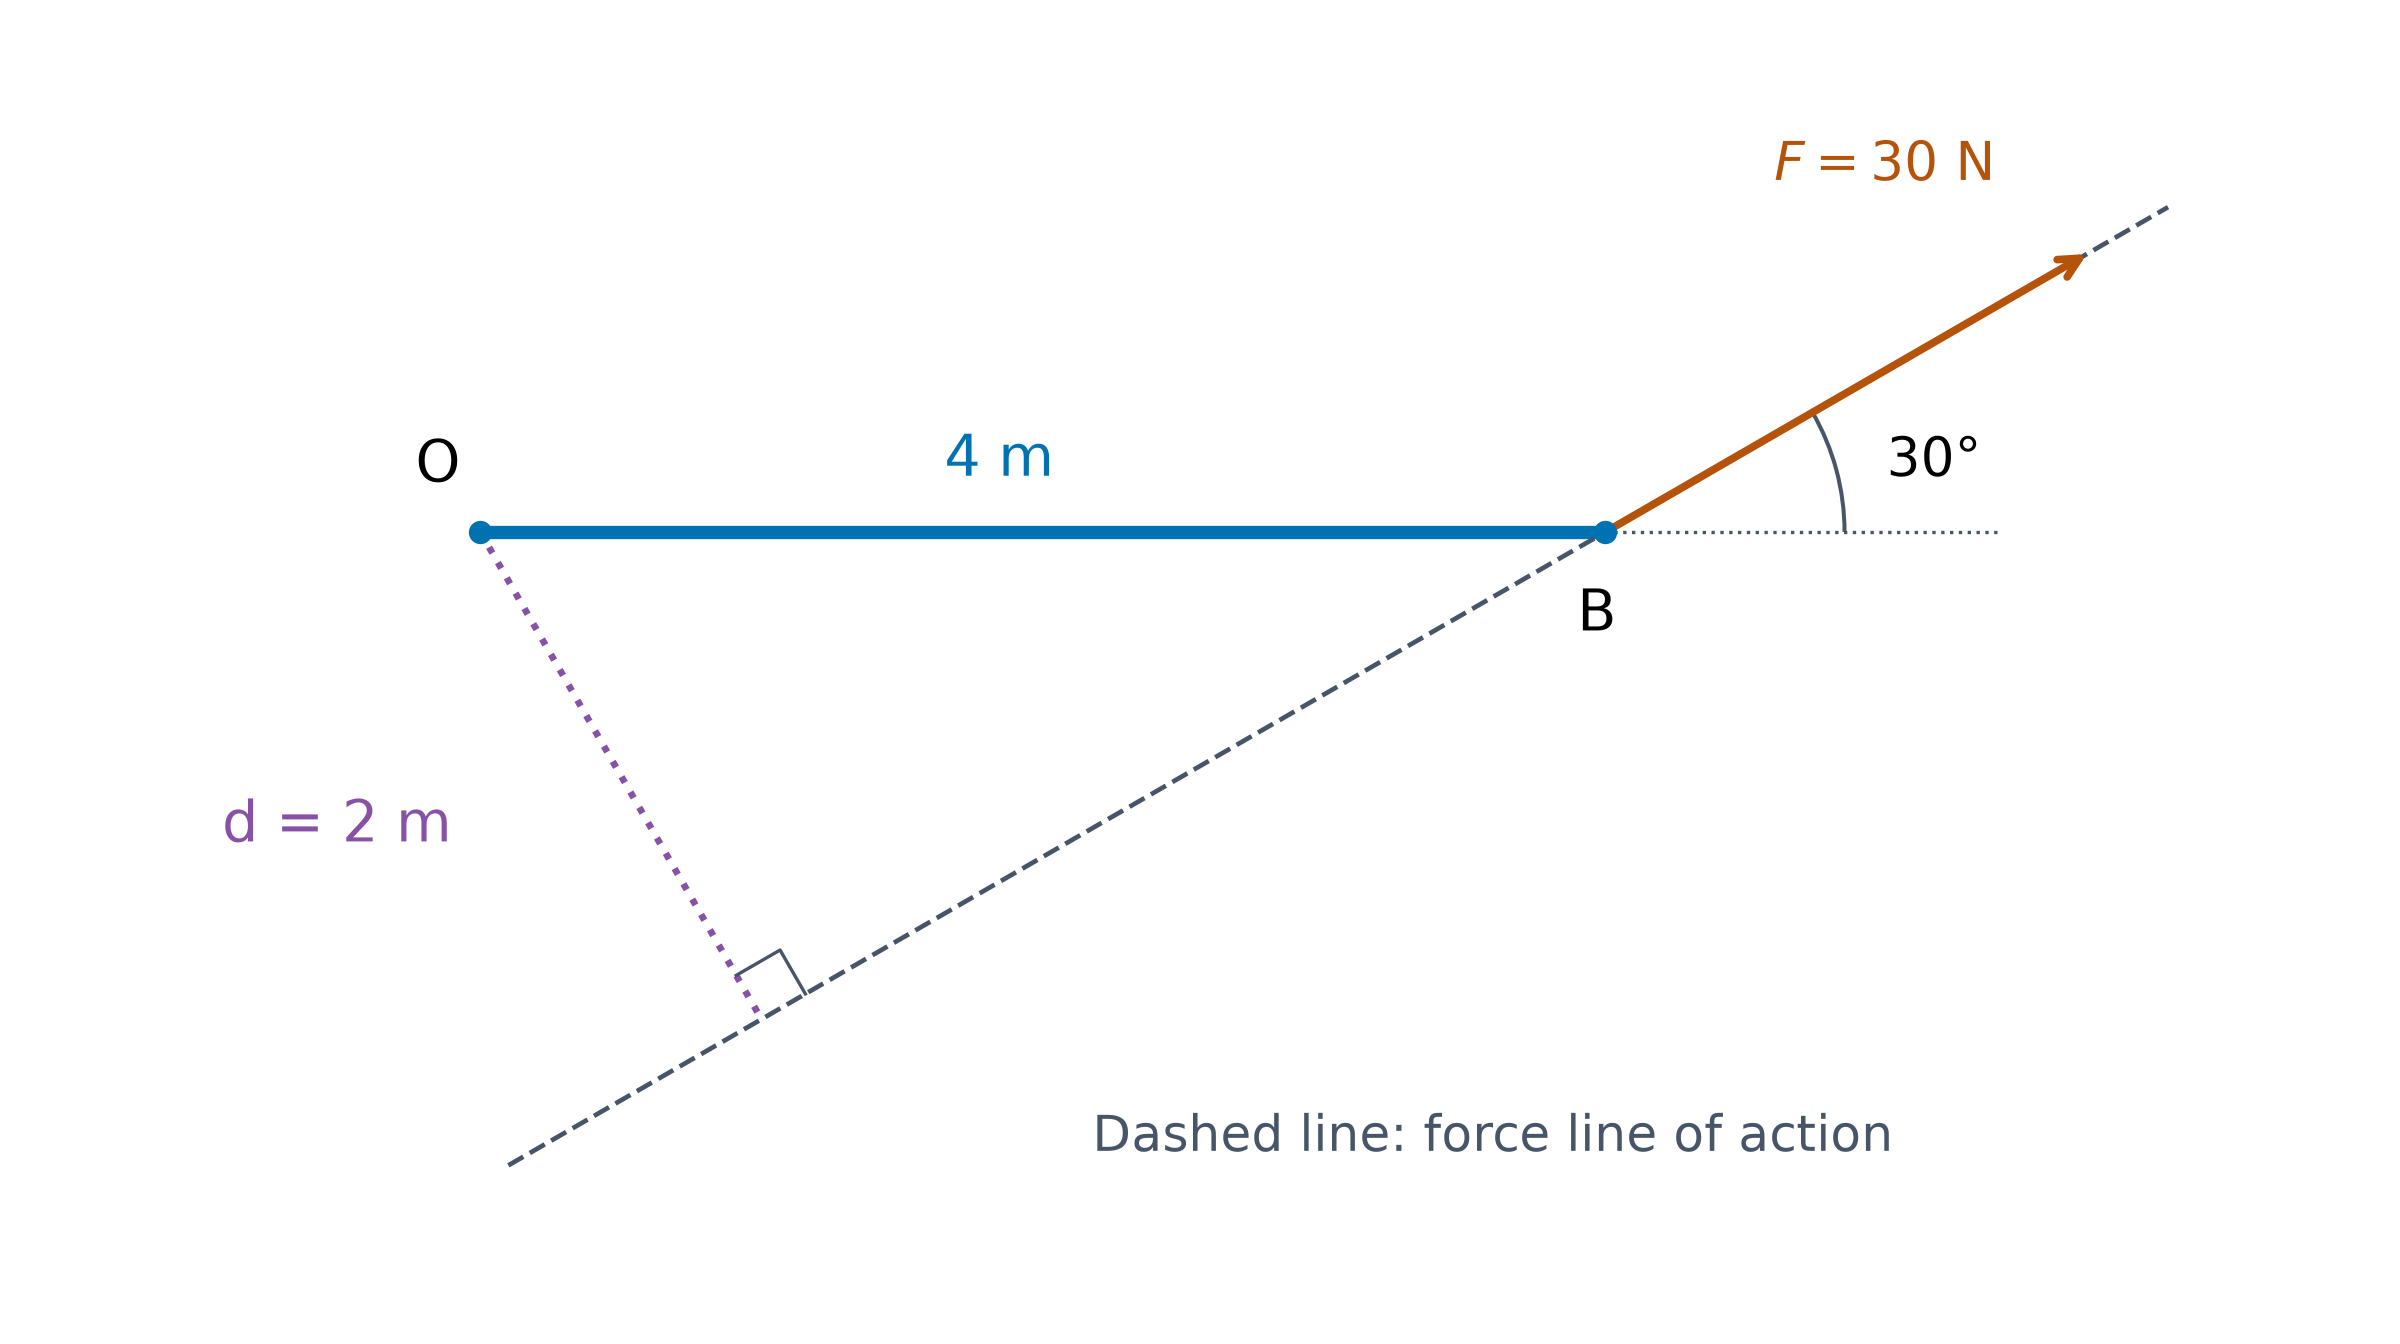
水平ロッド上で、支点から $4\ \text{m}$ の位置にある $30^\circ$ の高さで $30\ \text{N}$ の力が作用する。垂直成分は $30\sin30^\circ=15\ \text{N}$ であり、これにより反時計回りのモーメント $15(4)=60\ \text{N m}$ が生じる。 Equivalently use the full force and arm $4\sin30^\circ=2\ \text{m}$. These are two ways to calculate the same moment; do not insert the sine factor twice.
平衡には2つの独立した釣合いが必要
釣合いにある物体に対して、合力はゼロであり、任意の点に関する総モーメントもゼロである。共面力については、2つの直交する方向に分解し、1点选取んでモーメントをとる。これらの条件は、このモデルにおける釣合いのための十分条件でもある。 異なる平行線$10\ \text{N}$上に作用する等しく逆向きの力$0.4\ \text{m}$は合力がゼロだが、モーメント$4\ \text{N m}$を持つ。回転的に釣合わない。合力ゼロとは並進加速度がないことを意味し、すでに運動している物体を止めるわけではない。静的釣合いの場合、物体は静止状態から始まる。
重力を重心に一点の力として置き換える
一様な重力場において、重量$F_W=mg$は重心を通って作用する。一様な物体とは、長さ、面積、または体積に応じて質量が均等に分布している物体を指す。 対称性を用いる:一様な棒では重心は中点にあり、一様な長方形では対角線の交点にある。重心は質量分布のすべての対称軸上にある。形状の対称性だけでは不十分で、密度が不均一な場合、重心が材料の外側にある穴の中に位置することもある。
三角形ラミナの中心を特定する
薄板とは薄い板のことである。均質な三角形の薄板において、重心は各中線上での頂点からの距離が全長の三分の二の位置、あるいは対辺からの距離が三分の一の位置にある。MF19の公式は与えられているが、証明は必要ない。 頂点が $(0,0)$, $(6,0)$, $(0,3)$ (メートル単位) の場合、原点の対側の中点は $(3,1.5)$ となる。この変位ベクトルの三分の二が $(\bar x,\bar y)=(2,1)\ \text{m}$ となる。あるいは、均質な三角形では3つの頂点座標の平均をとることも等価である。
剛体公式における基準点を正確に読む
公式一覧では、一様な実心円錐や四角錐の重心が頂点から$3h/4$の位置にあるため、底面からは$h/4$の位置にある。半径$r$の実心半球については、曲面側に向かう軸上で底面円の中心から$3r/8$の位置にある。 "薄"い半球殻の場合は距離が$r/2$となる。これは実心半球ではない。複数の物体を組み合わせる前に、すべての位置を同じ原点と符号付き軸に変換せよ。
アークとセクターを区別する
半径 $r$、角度 $2\alpha$ の均質円弧について、MF19 は対称軸上で円心からの重心距離 $r\sin\alpha/\alpha$ を与える。均質円形扇形ラミナについては、その距離は $2r\sin\alpha/(3\alpha)$ である。ここで $\alpha$ は半角(ラジアン単位)である。 半円では$\alpha=\pi/2$となる:ワイヤーアークは$2r/\pi$、セクター板は$4r/(3\pi)$となる。一様なワイヤーの質量には長さを使用し、一定厚みの一様な板には面積を使用する。これらは質量モデルが異なる物体である。
各構成要素を1つの質点に置き換える
複合体は単純な部分から成る。各部分を、それぞれの重心$(x_i,y_i)$に質量$m_i$の質点として置き換える。重力のモーメントをとると、
$$\bar x=\frac{\sum m_ix_i}{\sum m_i},\qquad \bar y=\frac{\sum m_iy_i}{\sum m_i}.$$
一様なワイヤーでは質量は長さに比例し、一定厚みの一様なラミナでは面積に、一様な実体では体積に比例する。適切な密度が等しい場合にのみ、面積比や体積比を使用する。構成要素の位置の単純な平均は、構成要素の質量が等しい場合にのみ有効である。
長方形と三角形を追加する
長方形$0\le x\le4$、$0\le y\le2$を、頂点が$(4,0)$、$(4,2)$、$(7,0)$の三角形板に接合する。長さはメートル単位とする。両者は同一の厚みと密度を持つ。それらの面積は$8$および$3$であり、重心は$(2,1)$および$(5,2/3)$である。 したがって $\bar x=(8\cdot2+3\cdot5)/11=31/11\ \text{m}$ と $\bar y=(8\cdot1+3\cdot2/3)/11=10/11\ \text{m}$。大きい部分ほど各モーメントへの寄与は大きい。
除去した部分の質量とモーメントを引く
まず、 $6\ \text{m}$ × $4\ \text{m}$ の均質長方形板から、右上の $4\ \text{m}$ × $2\ \text{m}$ の長方形を取り除き、L字型を残す。左下隅を原点として、元の面積は $24$ で $(3,2)$ にあり、除去された面積は $8$ で $(4,3)$ にある。 穴の面積と両方のモーメントを引く:
$$\bar x=\frac{24(3)-8(4)}{24-8}=2.5\ \text{m},\qquad
\bar y=\frac{24(2)-8(3)}{24-8}=1.5\ \text{m}.$$
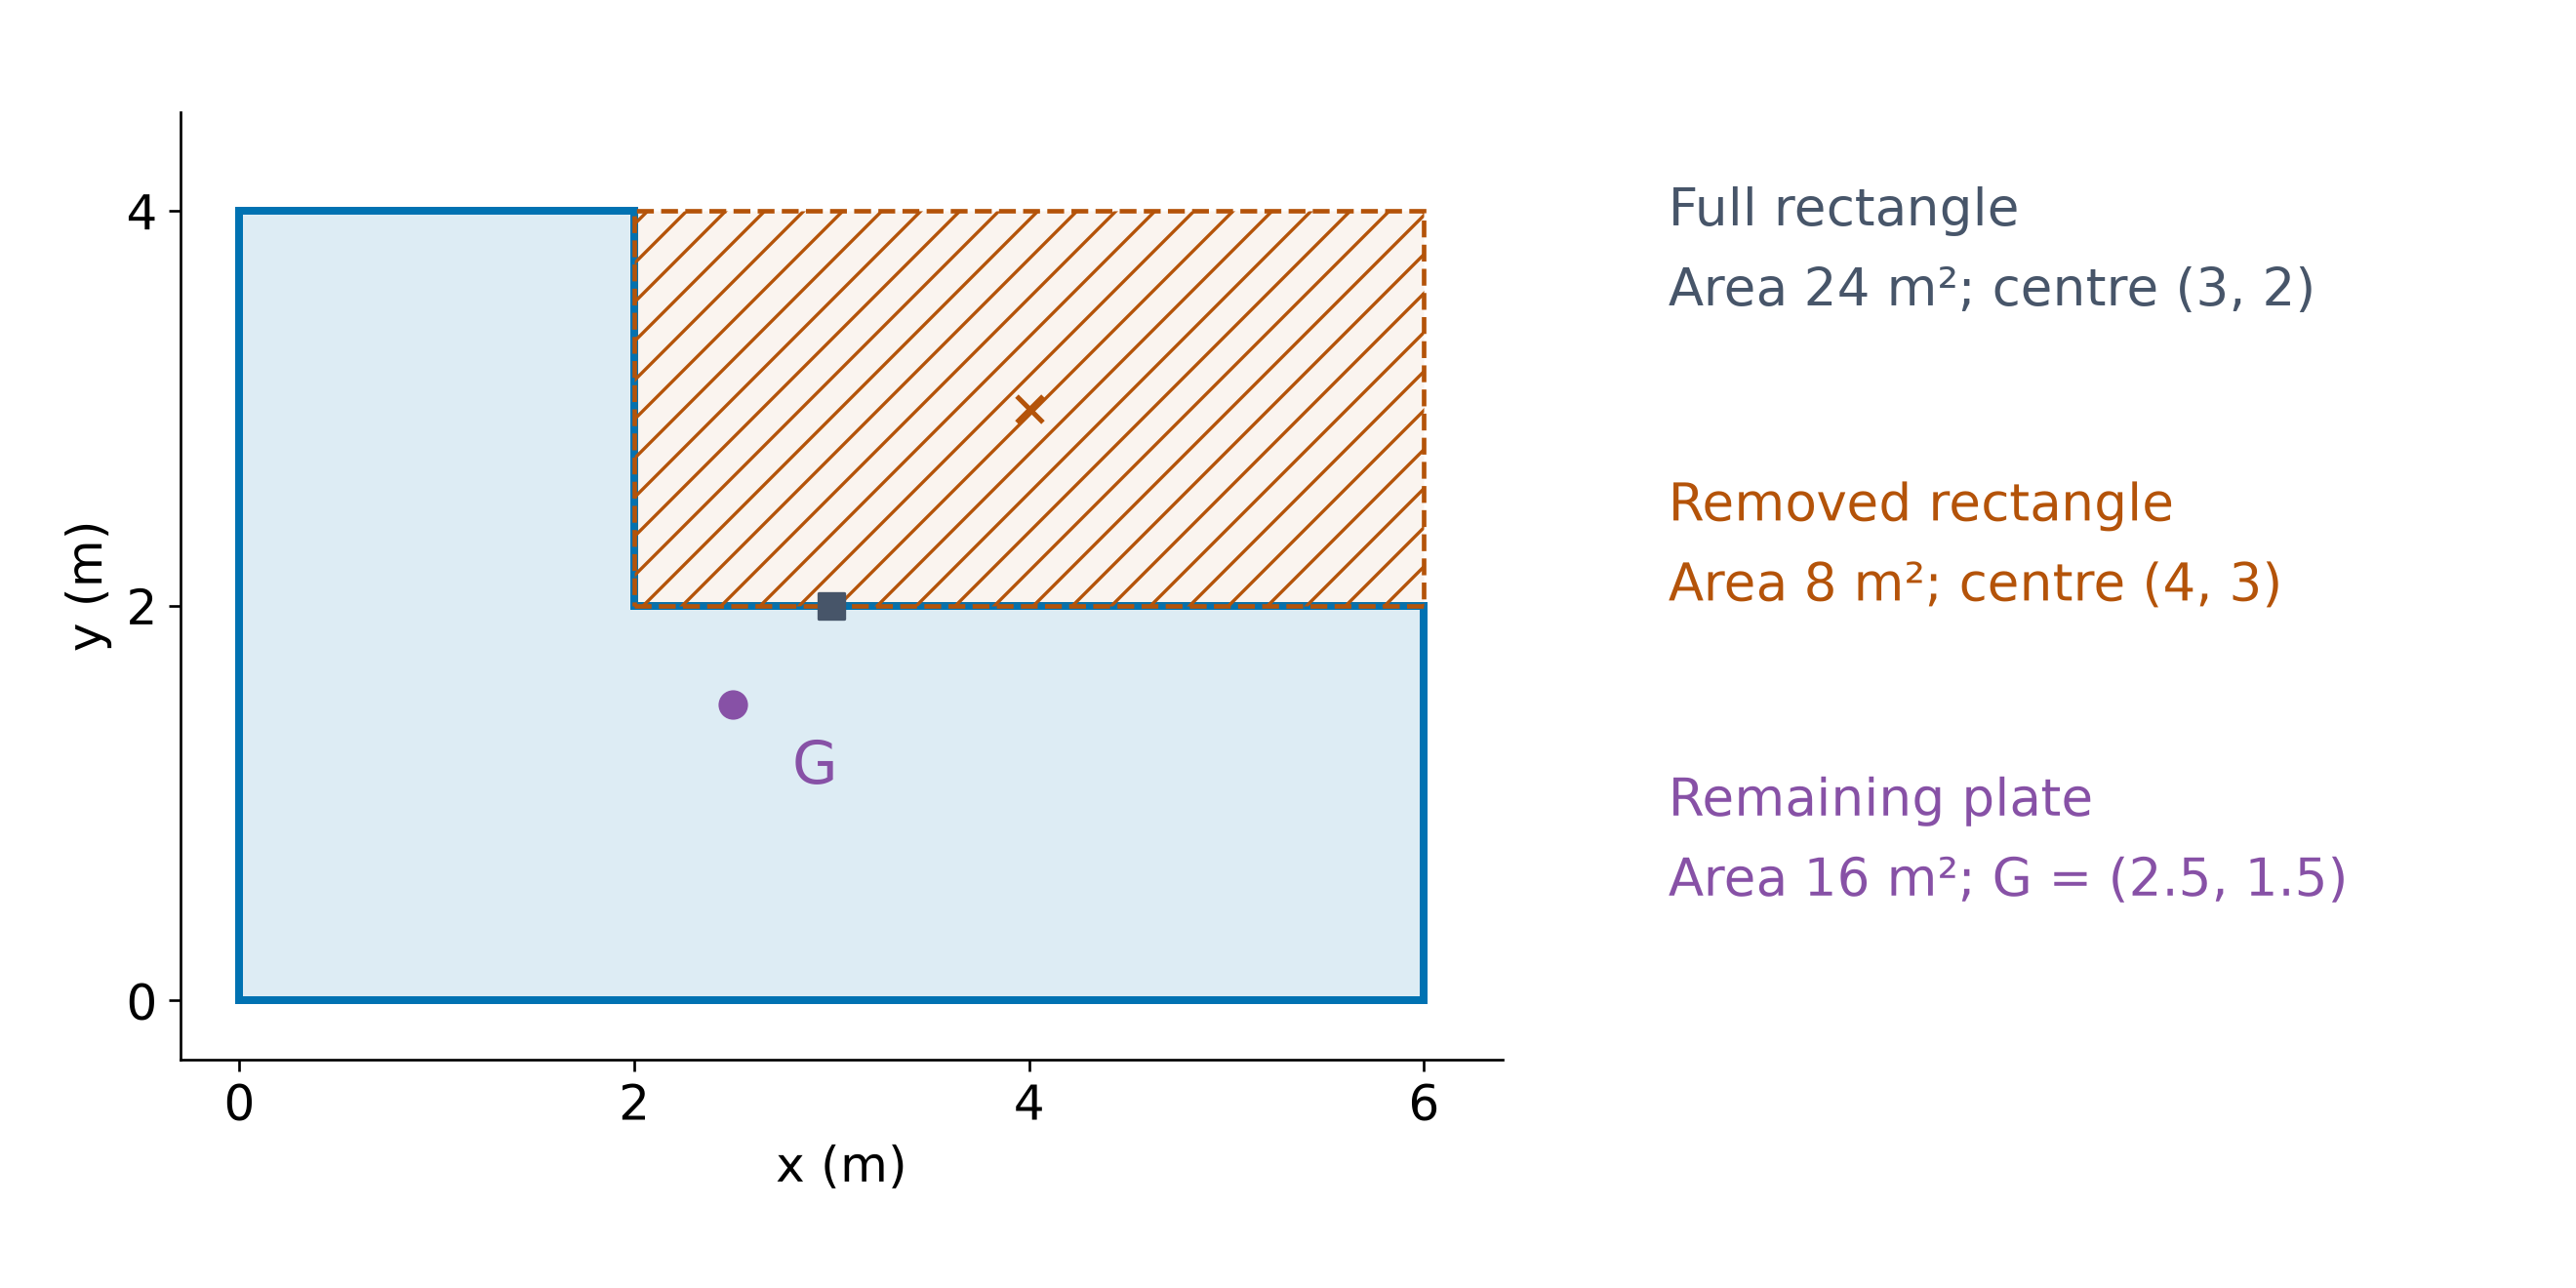
材料が異なるとき質量の重みを変える
同じ材料および断面を持つ二つの均質細棒がL字をなす:原点からの水平な $6\ \text{m}$ の棒と、垂直な $4\ \text{m}$ の棒。長さ $6$ と $4$ を質量の重みとする。それらの重心は $(3,0)$ と $(0,2)$ であり、 $(\bar x,\bar y)=(1.8,0.8)\ \text{m}$ を与える。 垂直な棒の単位長さあたりの質量が二倍の場合、重みは $6$ と $8$ となり、 $(9/7,8/7)\ \text{m}$ を与える。棒間の空白領域の面積を用いてはいけない。
符号付き共通軸で固体を接合する
半径 $r$ 、高さ $4r$ の均質円錐と、半径 $r$ の均質半球を、それぞれの底面において接合する。密度は等しい。共通の底面を $z=0$ に置き、円錐の頂点側を正の $z$ とする。 円錐の体積は $4\pi r^3/3$ で重心は $z=r$ である。半球の体積は $2\pi r^3/3$ で重心は $z=-3r/8$ である。したがって、
$$\bar z=\frac{2(r)+1(-3r/8)}{2+1}=\frac{13r}{24}.$$

固体の軸断面図;描かれた三角形や半円の断面積ではなく、体積を質量の重みとして用いる。
元の重心を変えずに空洞を除去する
底面半径 $2r$、高さ $4r$ の均質円錐がある。円錐の底面平面内に底面を持ち、同一軸を持ち、曲面が円錐内部にある半径 $r$ の実体半球を取り除く。元の円錐の体積と重心は $16\pi r^3/3$ と $z=r$ 、取り除いた半球のそれは $2\pi r^3/3$ と $z=3r/8$ である。 その底面から上方へ $z$ を測定すると、残りの重心は
$$\bar z=\frac{16(r)-2(3r/8)}{16-2}=\frac{61r}{56}.$$
底面付近の材料を除去すると重心は上昇する。穴は計算において負の質量の寄与を持つだけであり、未知の新しい重心を持つわけではない。
自由悬挂体の重心は支点より下に位置する
滑らかな支点から自由 hanging する物体では、支持力と重力は同一の鉛直線上に存在しなければならない。安定平衡のためには、重心は支点の真下にある。重心が支点より上にある鉛直線は不安定な姿勢である。 L字形の板を左上隅 $D=(0,4)$ から悬挂する。板の元の座標系において、 $G-D=(2.5,-2.5)$ 。下向きの辺の方向と $DG$ のなす角は $\tan^{-1}(2.5/2.5)=45^\circ$ である。板は $DG$ が真下を向くまで回転する。
パラメータ根が実の支持点を残すか確認する
幅 $4$ × 高さ $6$ の均質板があり、右上から幅 $h$、高さ $2$ の長方形が取り除かれている。ここで $0<h<4$ 。距離はメートル単位であり、支持点は残存する左上隅 $D=(0,6)$ である。面積法により、
$$\bar x=\frac{h^2-8h+48}{24-2h},\qquad
\bar y=\frac{72-10h}{24-2h}.$$
元の下端が吊り下げられた鉛直線に対して $\theta$ と $\tan\theta=1/2$ のなす角をする場合、 $\bar x/(6-\bar y)=1/2$ を用いる。これにより $(h-3)(h-4)=0$ が得られる。許容されるのは $h=3$ だけである: $h=4$ では $D$ を含む上部ストリップ全体が取り除かれているためである。代数的解は物体の幾何学に従わなければならない。
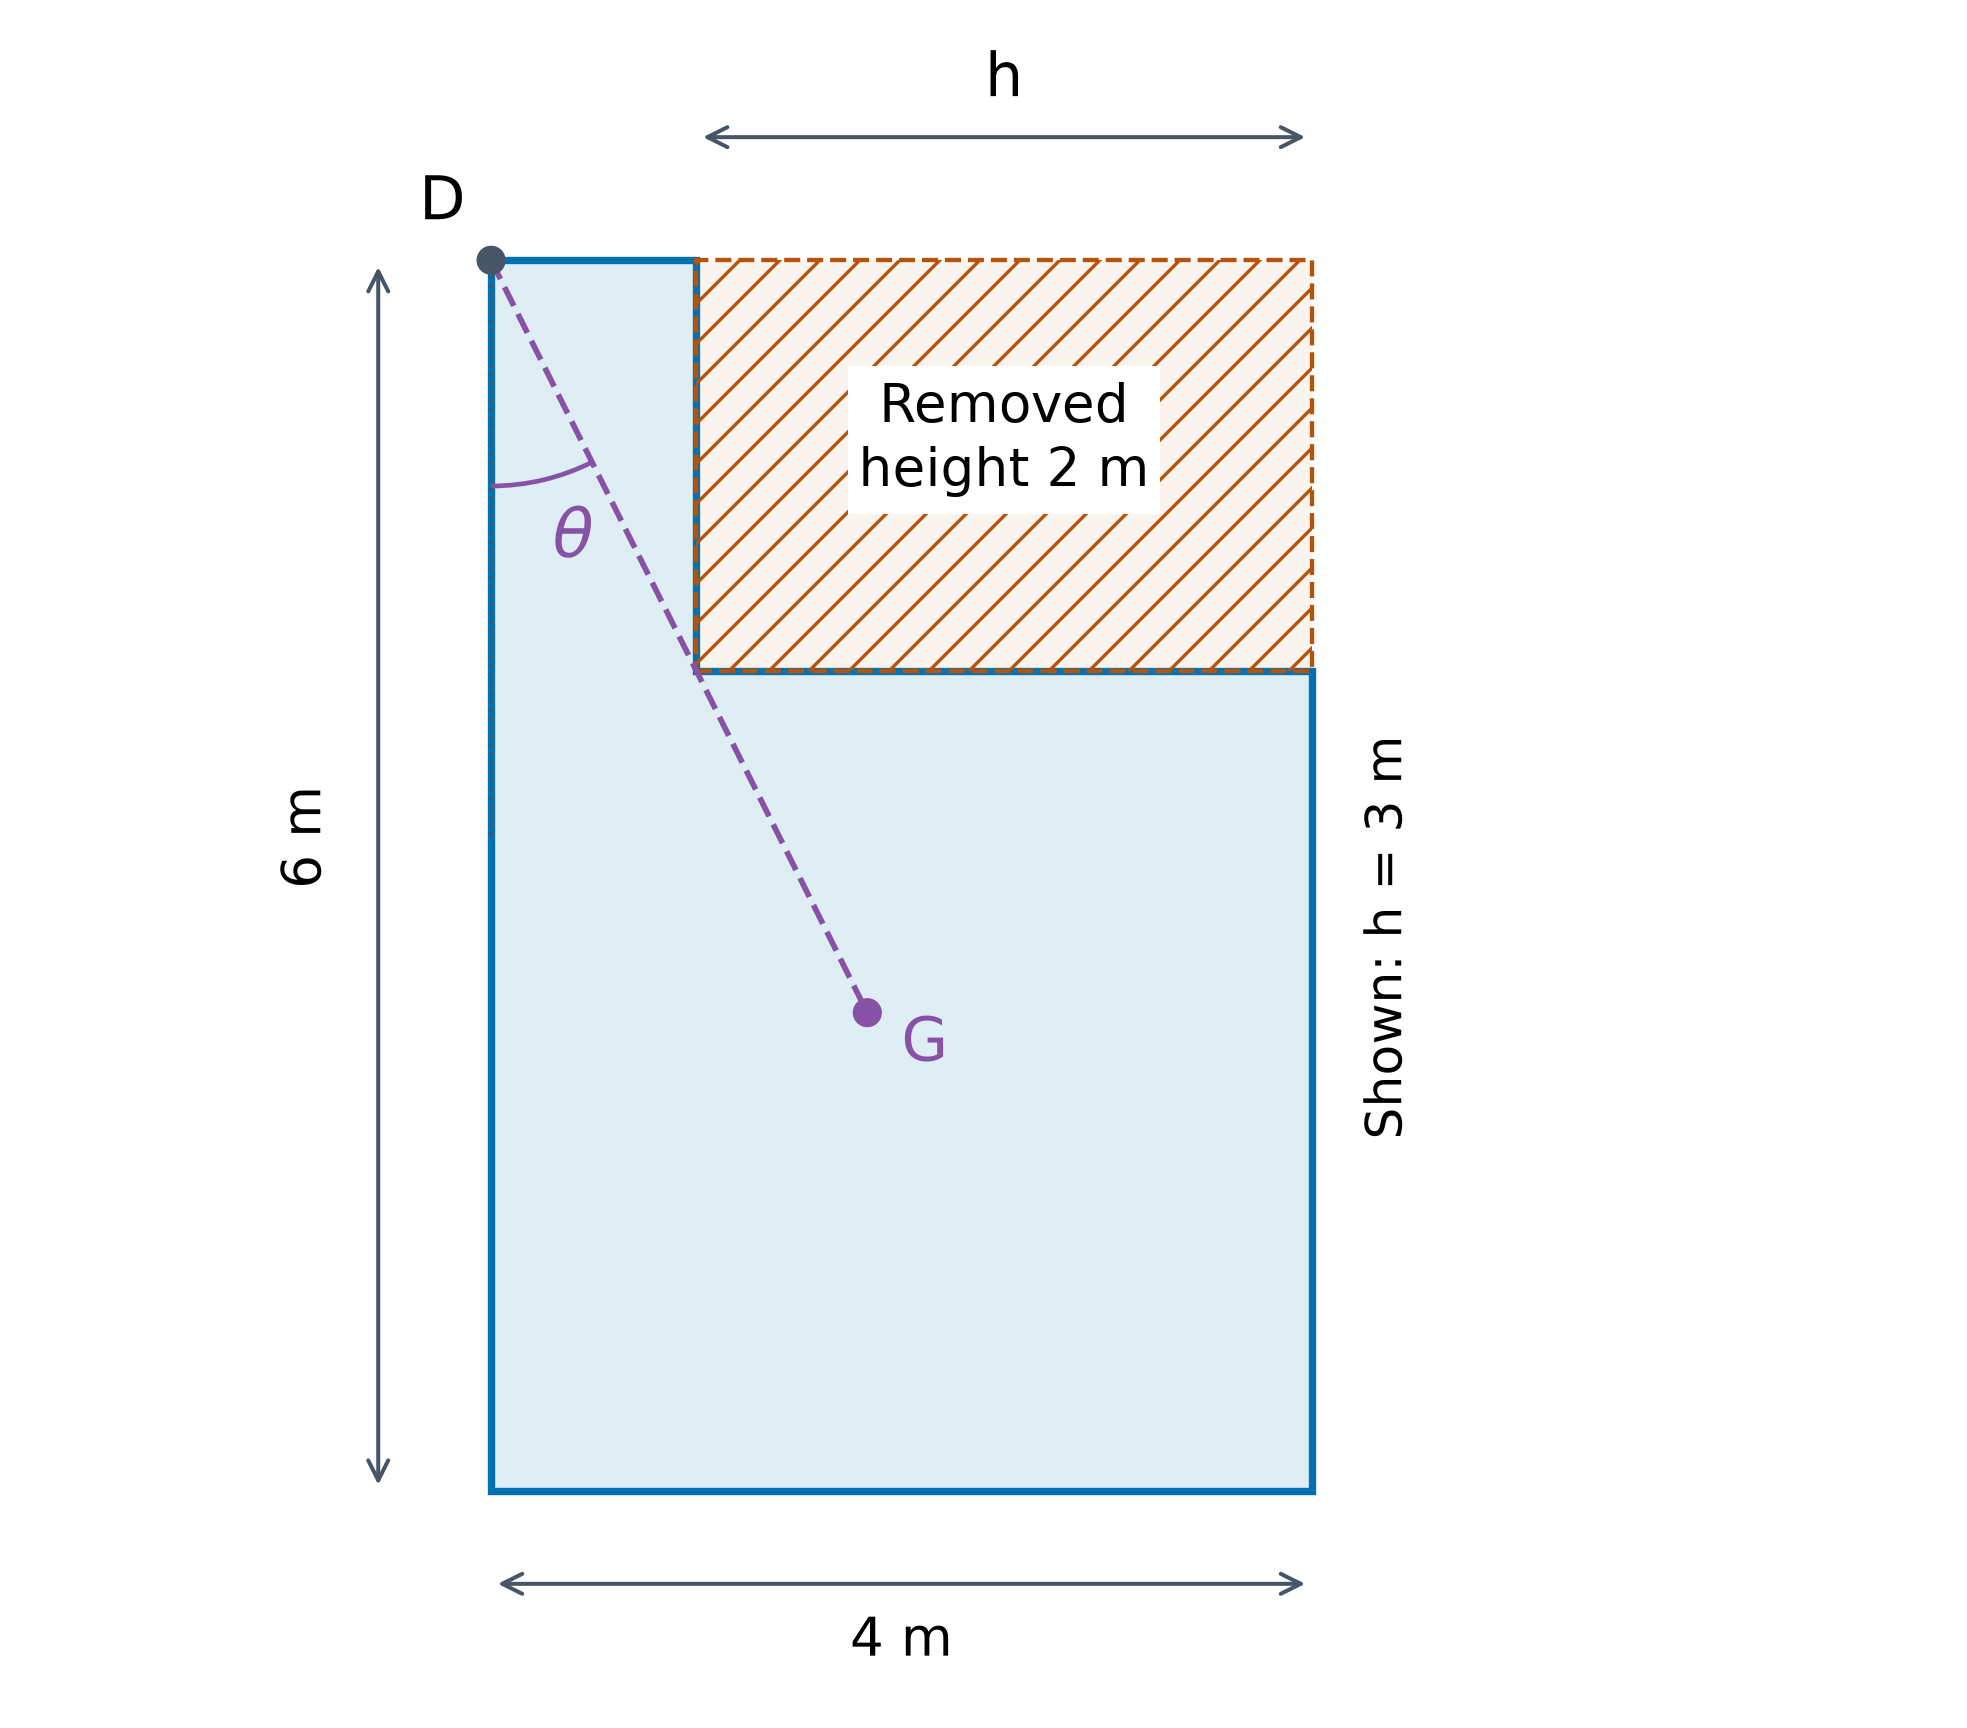
方程式を選ぶ前にすべての外力を描く
自由体図には、物体とそれに作用する力が含まれる。重力は重心に作用し、軽い紐は自身に沿って引き、垂直反力は接触面に垂直である。滑らかな接触面では摩擦はない。ヒンジは水平および垂直の反力成分を発生できる。 粗い接触面において、摩擦は impending 相対 すべりの方向に逆らう。静摩擦は $|F_f|\le\mu F_N$ を満たし、ここで $\mu$ は 摩擦係数である。限界摩擦力は $\mu F_N$ である。等号が成立するのは 限界平衡時であり、すべての静止接触面で成立するわけではない。押すことしかできない支持点には、必ず $F_N\ge0$ が存在する必要がある。
ビームのつり合いを確認し、その反力を求める
均質な水平ビーム $AB$ は $4\ \text{m}$ の長さで重さ $100\ \text{N}$ である。支点は $A$ にあり、 $B$ で鉛直上向きの力 $F$ が加えられている。重力は $A$ から $2\ \text{m}$ だけ離れた位置に作用する。 $A$ に関するモーメントから $4F=100(2)$ が得られ、したがって $F=50\ \text{N}$ となる。鉛直力のつり合いより、支点の反力 $R_A=100-50=50\ \text{N}$ が求まる。モーメントの式を用いることでこの反力を方程式から除外したため、反力がゼロになったわけではない。

荷重のかかるビームでは荷重の位置が必要
均質な水平ビーム $AB$ は長さ $6\ \text{m}$ 、重さ $120\ \text{N}$ で、両端の支持点上にある。 $A$ から $5\ \text{m}$ だけ離れた位置に $60\ \text{N}$ の荷重がかかる。上向きの反力は $R_A+R_B=180$ を満たす。 $A$ に関するモーメント: $6R_B=120(3)+60(5)=660$ より、 $R_B=110\ \text{N}$ と $R_A=70\ \text{N}$ が求まる。両方の反力は正である。単純支持点での計算された反力が負の場合、仮定した接触面はそれを提供できず、物体が離脱するか 転倒するかどうかを確認すべきである。
傾いた棒とヒンジの反力を分解する
長さ $4\ \text{m}$ 、重さ $100\ \text{N}$ の均質ロッドが $A$ でヒンジされており、水平方向の軽い紐が他端に取り付けられ、水平面に対して $30^\circ$ 上方に保持されている。紐は壁に向かって $A$ 通過して引く。 $A$ に関するモーメントでは、水平な張力の垂直腕と重力の水平腕を用いる:
$$F_T(4\sin30^\circ)=100(2\cos30^\circ),\qquad F_T=50\sqrt3\ \text{N}.$$
ヒンジの反力成分は $50\sqrt3\ \text{N}$ 右向き、$100\ \text{N}$ 上向きである。その大きさは $50\sqrt7\ \text{N}$ であり、両者の和ではない。
粗い壁への棒の幾何学を設定する
均質な棒 $AB$ は長さ $4a$ 、重さ $F_W$ であり、下端 $A$ が粗い垂直壁に接している。中点は $C$ である。長さ $2a$ の軽い紐が $C$ と、壁上でそれより $D$ 高い点を結んでおり、 $AC=CD$ となる。棒は壁との角度 $\theta$ をなし、 $\tan\theta=4/3$ が成り立つ。 重さ $2F_W$ の粒子が $AE=ka$ に接続されており、 $C$ と $B$ の間に位置する。 $A$ における摩擦係数は $1/4$ であり、棒は下へ滑ろうとしている。未知量は紐の張力、接触力、および位置パラメータ $k$ である。
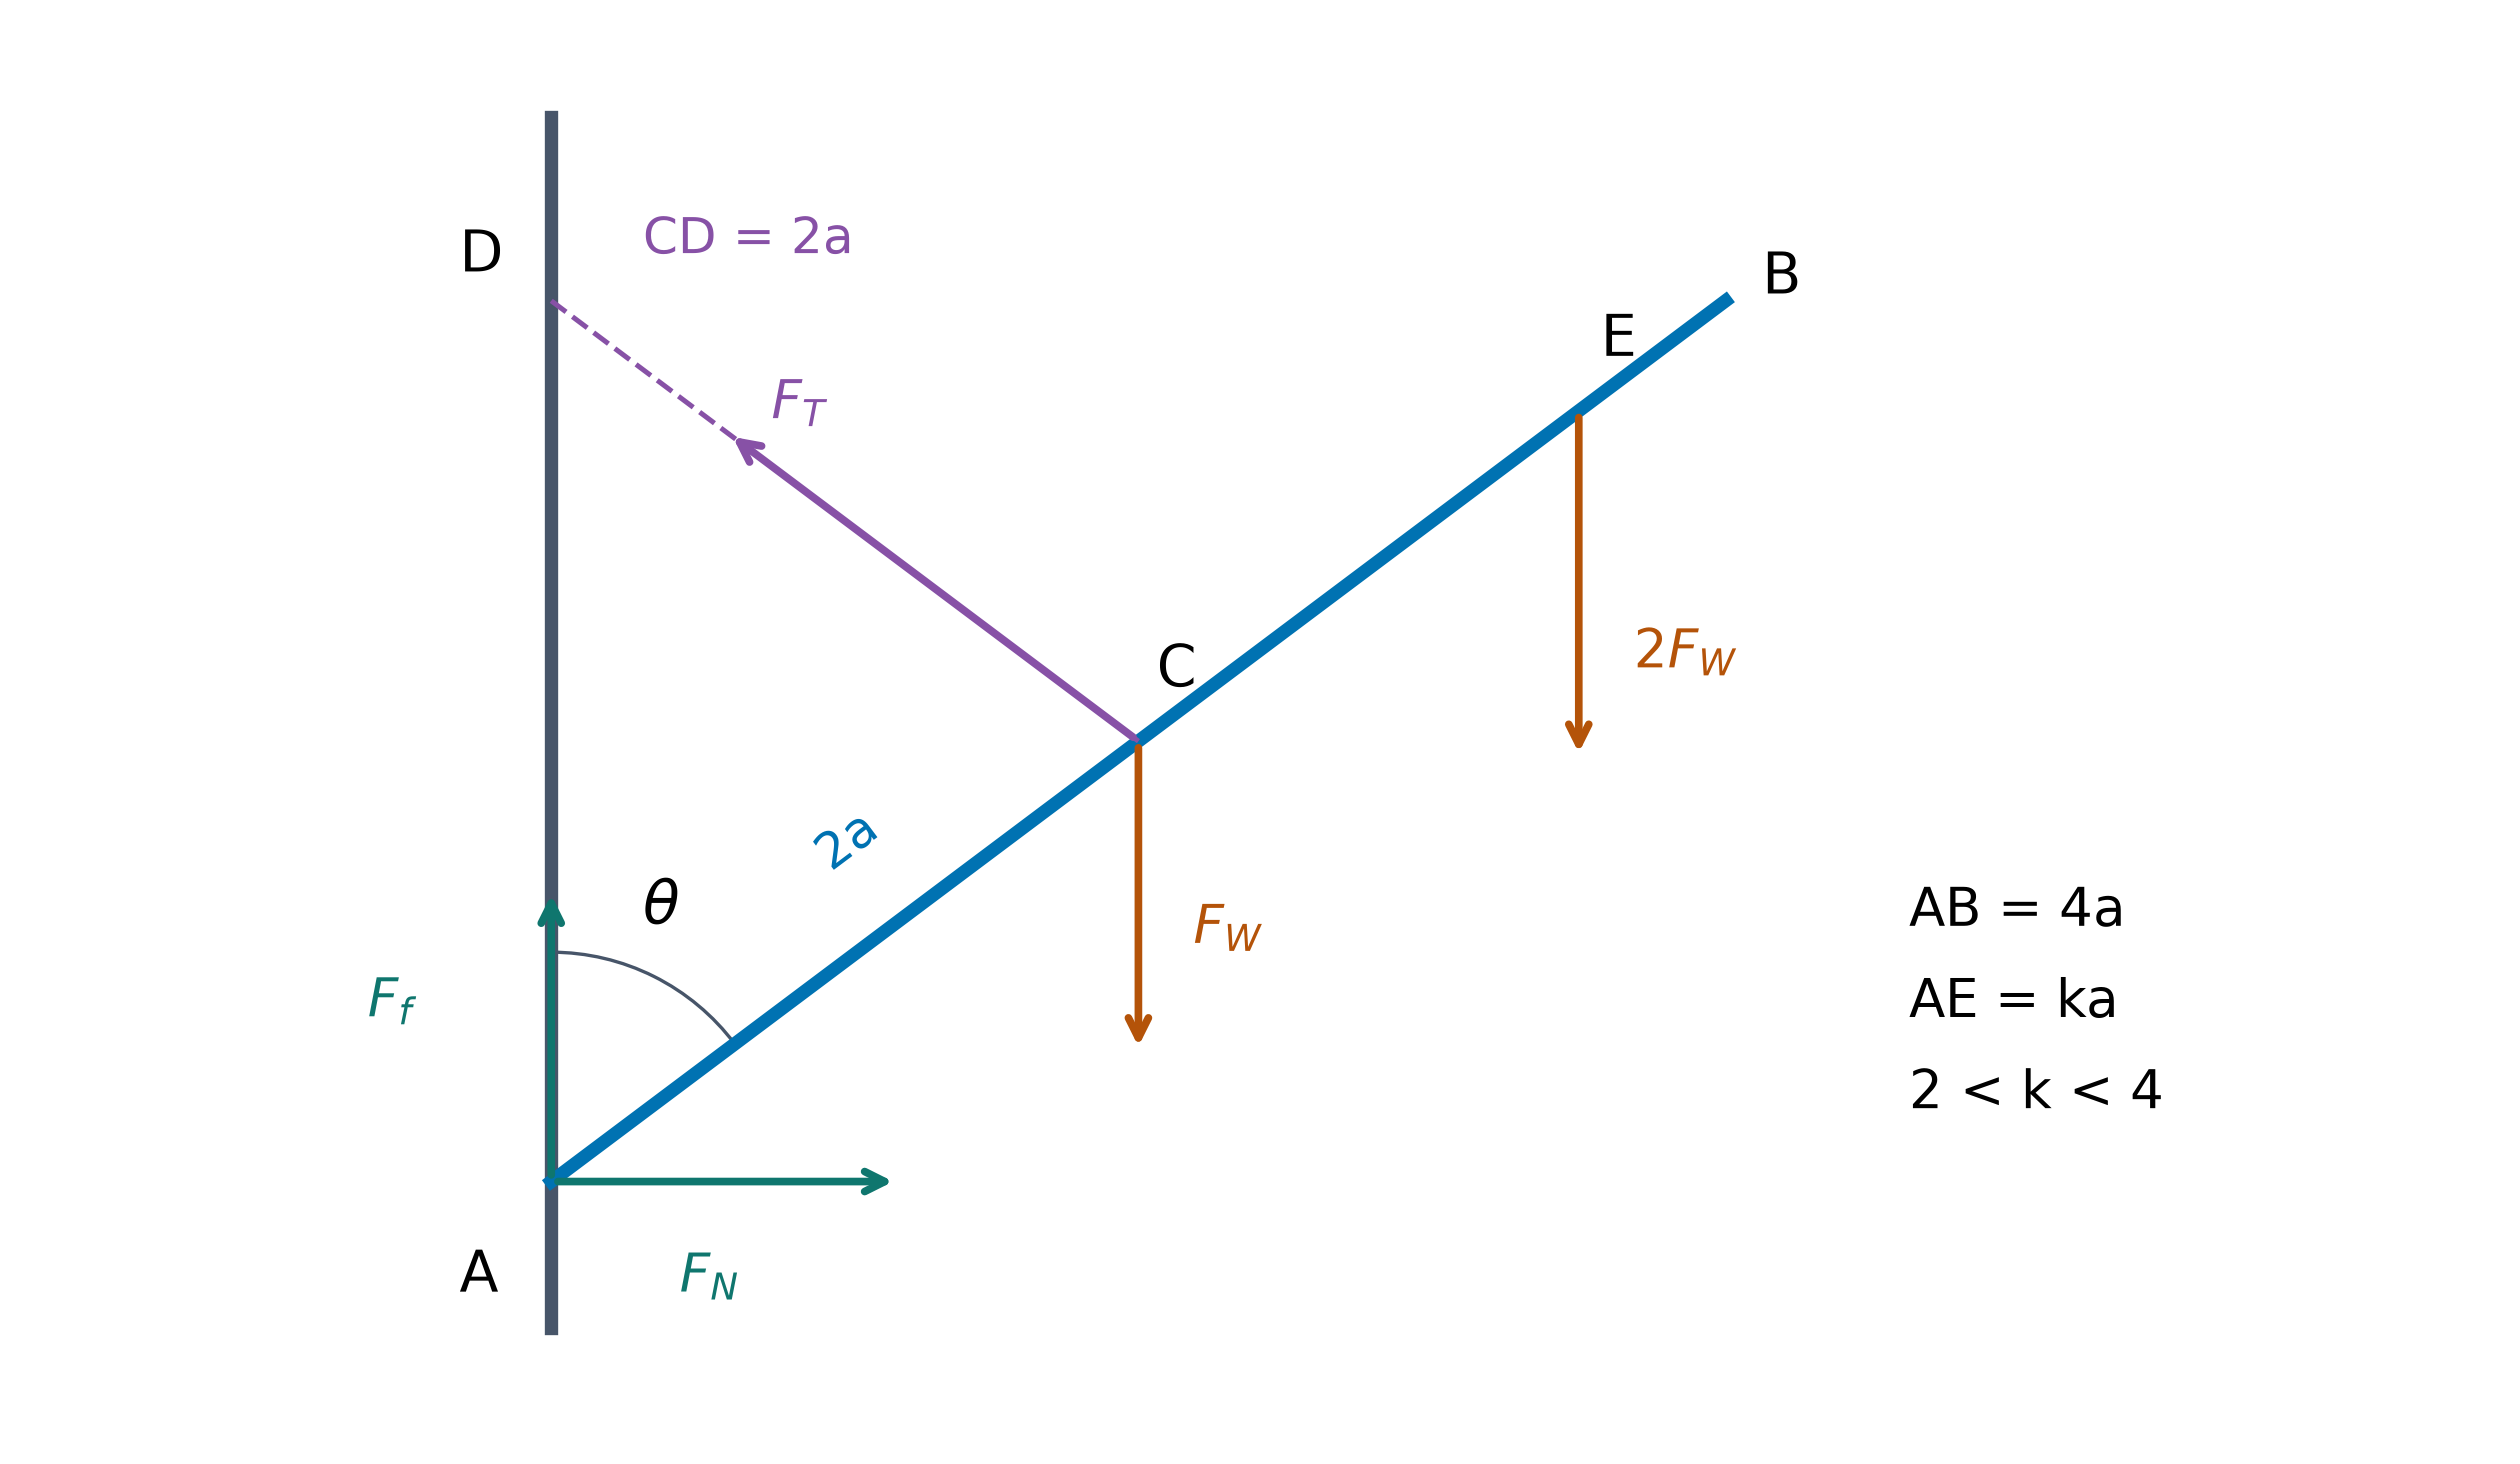
粗い壁の力を先に分解する
二等辺三角形 $ACD$ により、紐と鉛直線のなす角は $\theta$ となる。摩擦は下へすべろうとする方向に上向きに働く。 $\sin\theta=4/5$ 、 $\cos\theta=3/5$ および限界関係 $F_f=F_N/4$ を用いると、
$$F_N=\frac45F_T,\qquad \frac35F_T+\frac14F_N=3F_W.$$
最初の方程式を第二の方程式に代入すると: $4F_T/5=3F_W$ 。したがって $F_T=15F_W/4$ 、 $F_N=3F_W$ 、 $F_f=3F_W/4$ が求まる。追加された粒子は自身の重量寄与を倍増させ、合計の鉛直下向きの重さは $3F_W$ となる。
モーメント方程式一つで粗い壁の問題を解決する
$A$ に関するモーメントをとると、両方の接触力が消滅する。 $C$ での張力を分解するか、あるいはその垂直腕を使う。モーメント方程式は
$$F_T(2a\sin2\theta)=F_W(2a\sin\theta)+2F_W(ka\sin\theta).$$
Substitute $F_T=15F_W/4$, $\sin2\theta=24/25$ and $\sin\theta=4/5$. This gives $36/5=(8/5)(1+k)$, hence $k=7/2$. Check $2<k<4$: the particle is between $C$ and $B$, as the model requires.
中心が静止していても、リングには摩擦力が必要である
半径 $r$ 、重さ $F_W$ の輪が傾斜角 $\alpha$ の粗い平面上に置かれ、 $\tan\alpha=3/4$ である。水平な紐が $P$ の点で右方向に引っ張り、その半径 $OP$ は斜面に沿って上向きを指している。 $F_f$ を上向き、 $F_N$ を斜面に垂直とする。 中心周りのモーメントから $F_fr=F_Tr\sin\alpha$ が得られる。斜面に沿って分解すると $F_f+F_T\cos\alpha=F_W\sin\alpha$ となる。これらと $\sin\alpha=3/5$、$\cos\alpha=4/5$ を用いて、$F_T=3F_W/7$ と $F_f=9F_W/35$ を求める。
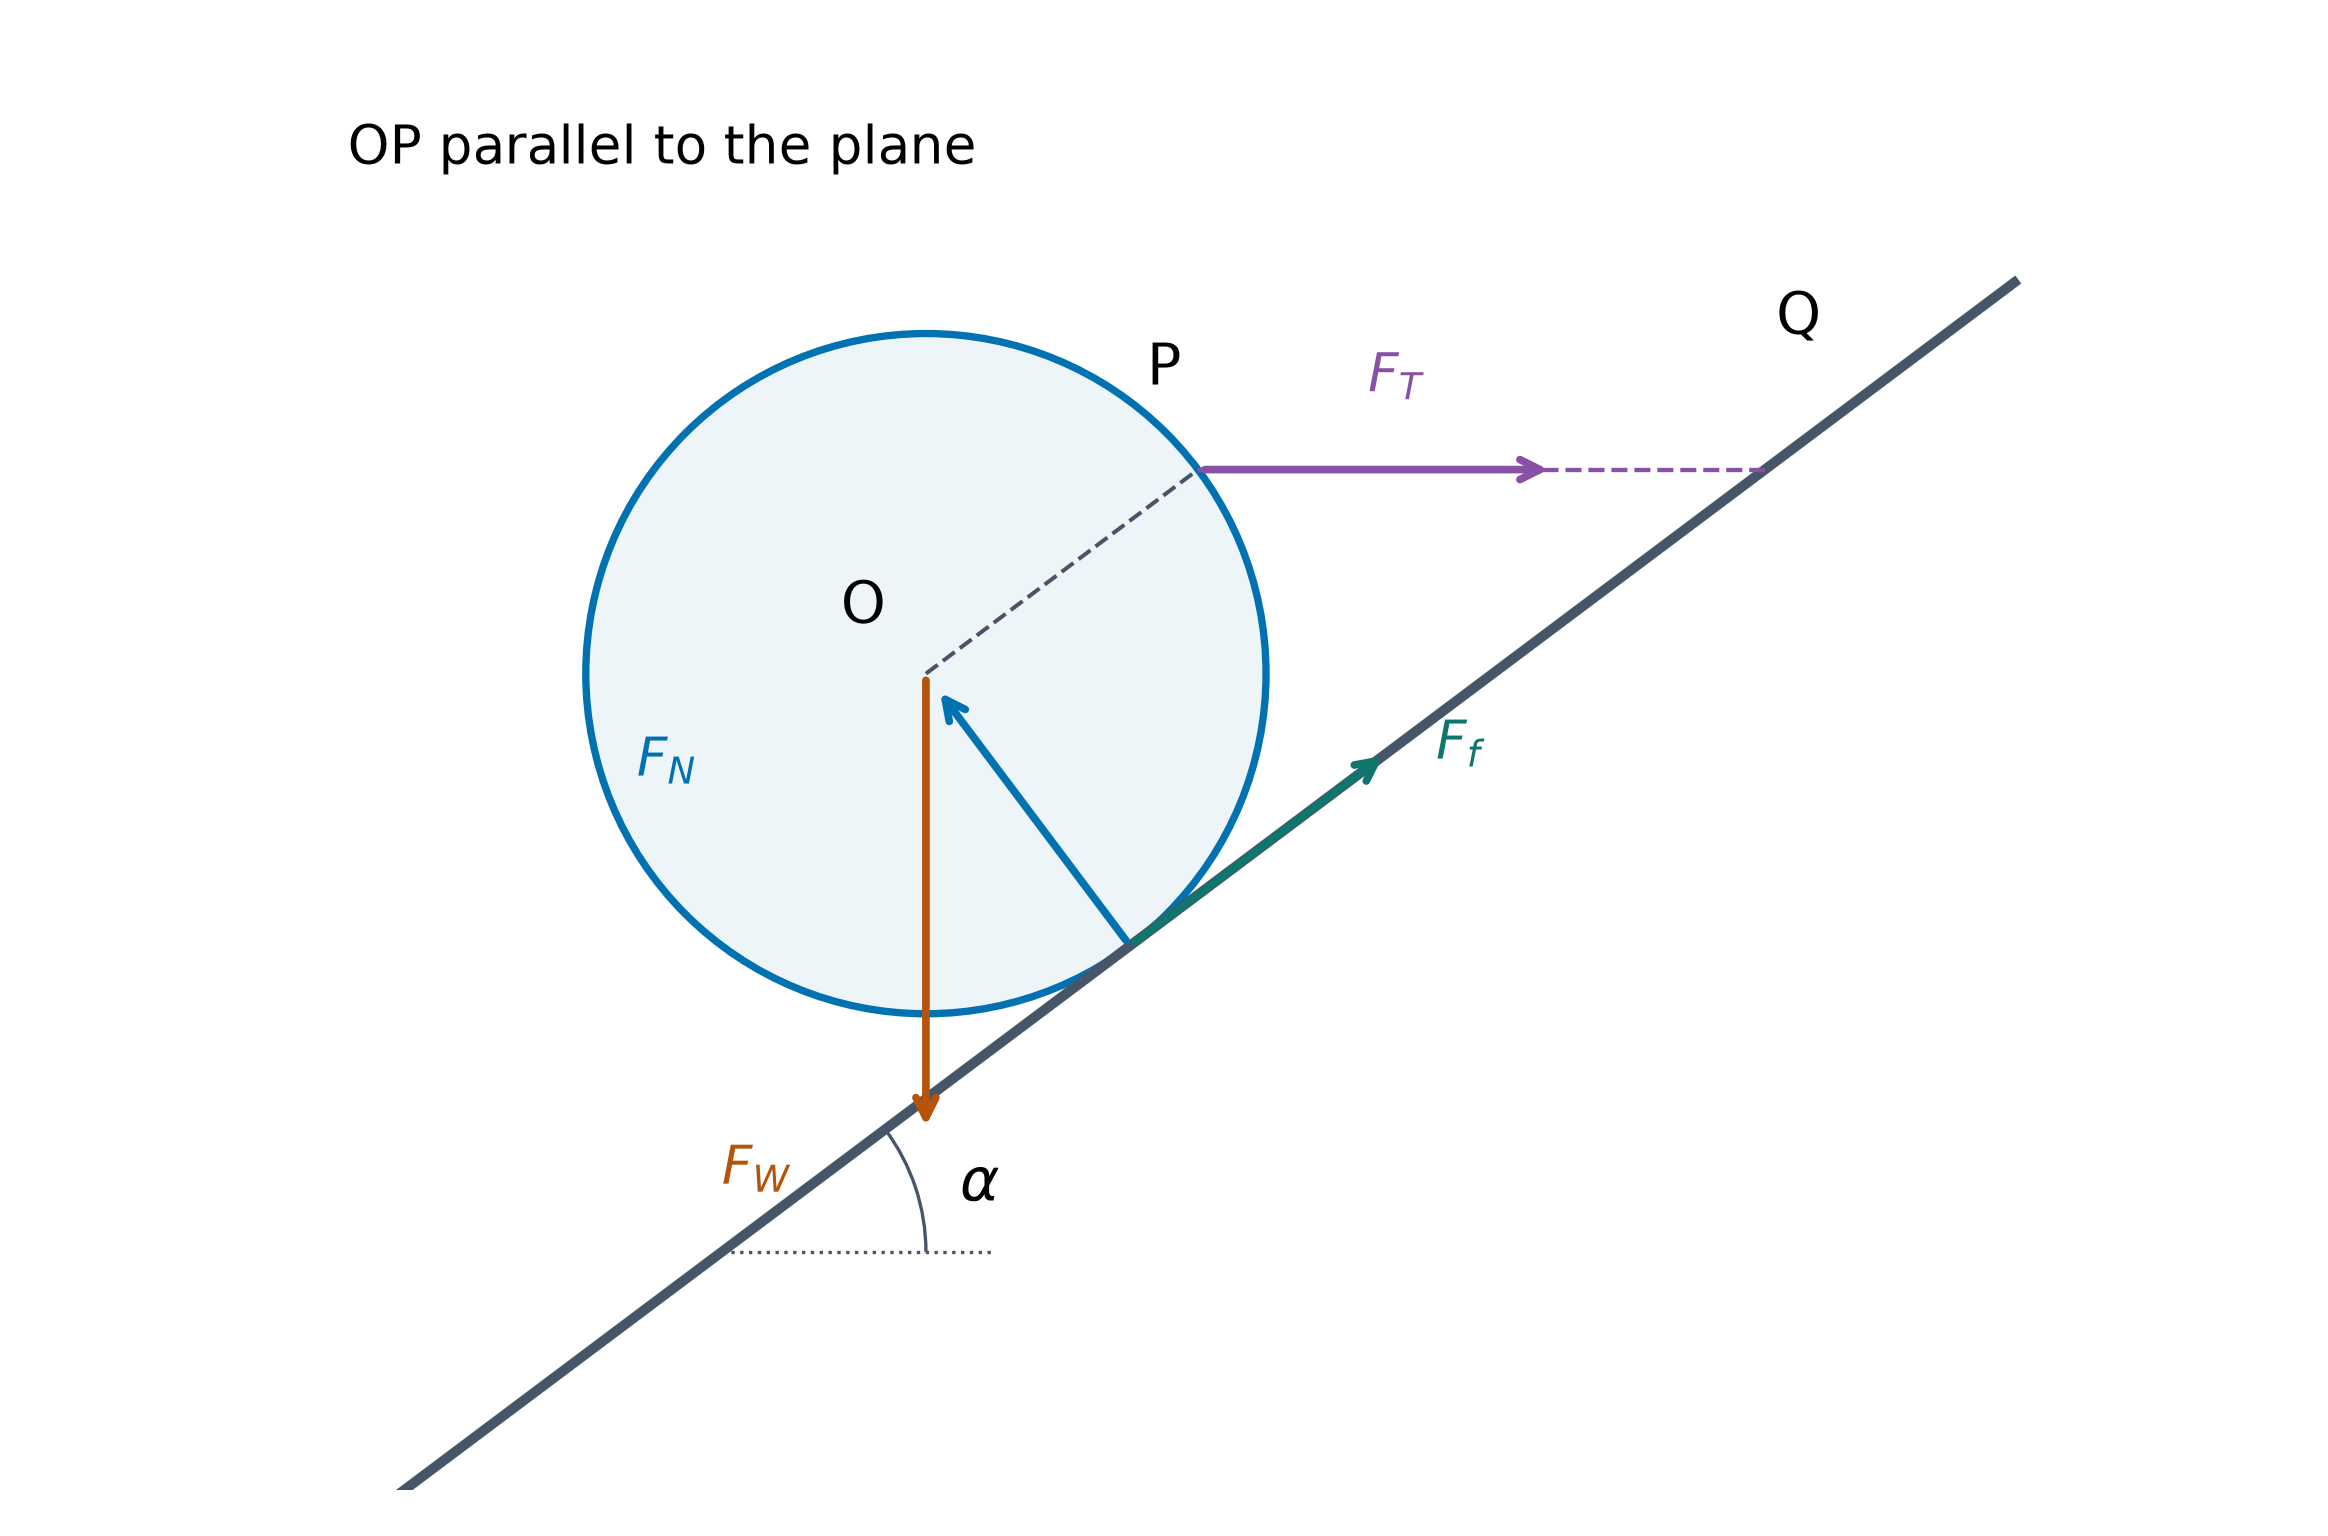
摩擦の限界値を適用する前に法線反力を求める
輪の例において、垂直方向の釣り合いより $F_N=F_W\cos\alpha+F_T\sin\alpha=37F_W/35$ となる。水平な紐は斜面に押し込むだけでなく上向きにも引っ張るため、法線反力は単に $F_W\cos\alpha$ ではない。 限界平衡状態では $\mu=F_f/F_N=9/37$ である。もし斜面の摩擦係数が大きい場合、同じ必要摩擦力でリングは静止できる。つまり、摩擦力は自動的に最大値まで増大するわけではない。
転倒のテストを行う前に支持区間を求める
重力と接触力だけで支えられた物体は、重心を通る鉛直線が支持面内にある限り直立していることができる。転倒の臨界点では、接触合力の resultant が端辺に達し、重力の作用線もその端辺を通る。それを超えると、つり合わない回転モーメントが生じる。 L字型板の質量は $\bar x=2.5\ \text{m}$ である。長い $6\ \text{m}$ 底辺全体で支える場合は釣り合う。しかし、短い $2\ \text{m}$ 上面を底として立てた場合、重力の作用線は支持区間外になるため転倒する。外部から力が加わるとモーメントの釣り合いが変わるため、支持面内に重力の作用線があるだけでは不十分な判定となる。
水平な押す力が接触合力の resultant を端辺へ動かす
重さ $F_W$ の均質長方形ブロックが水平な粗い床の上に置かれている。底面の半幅は $b$ であり、高さ $h$ の位置に水平な推力 $P$ が作用する。運動が始まる前、法線反力は $F_N=F_W$ であり、必要な摩擦力は $F_f=P$ である。 モーメントの釣り合いにより、法線反力は底面中心から先端の端辺へ $\delta=Ph/F_W$ だけ移動する。転倒は $\delta=b$ で始まるため、$P_{\rm topple}=F_Wb/h$ となる。滑りは $P_{\rm slide}=\mu F_W$ で始まる。これらの閾値を比較し、両方の限界が同時に起こると仮定しないこと。
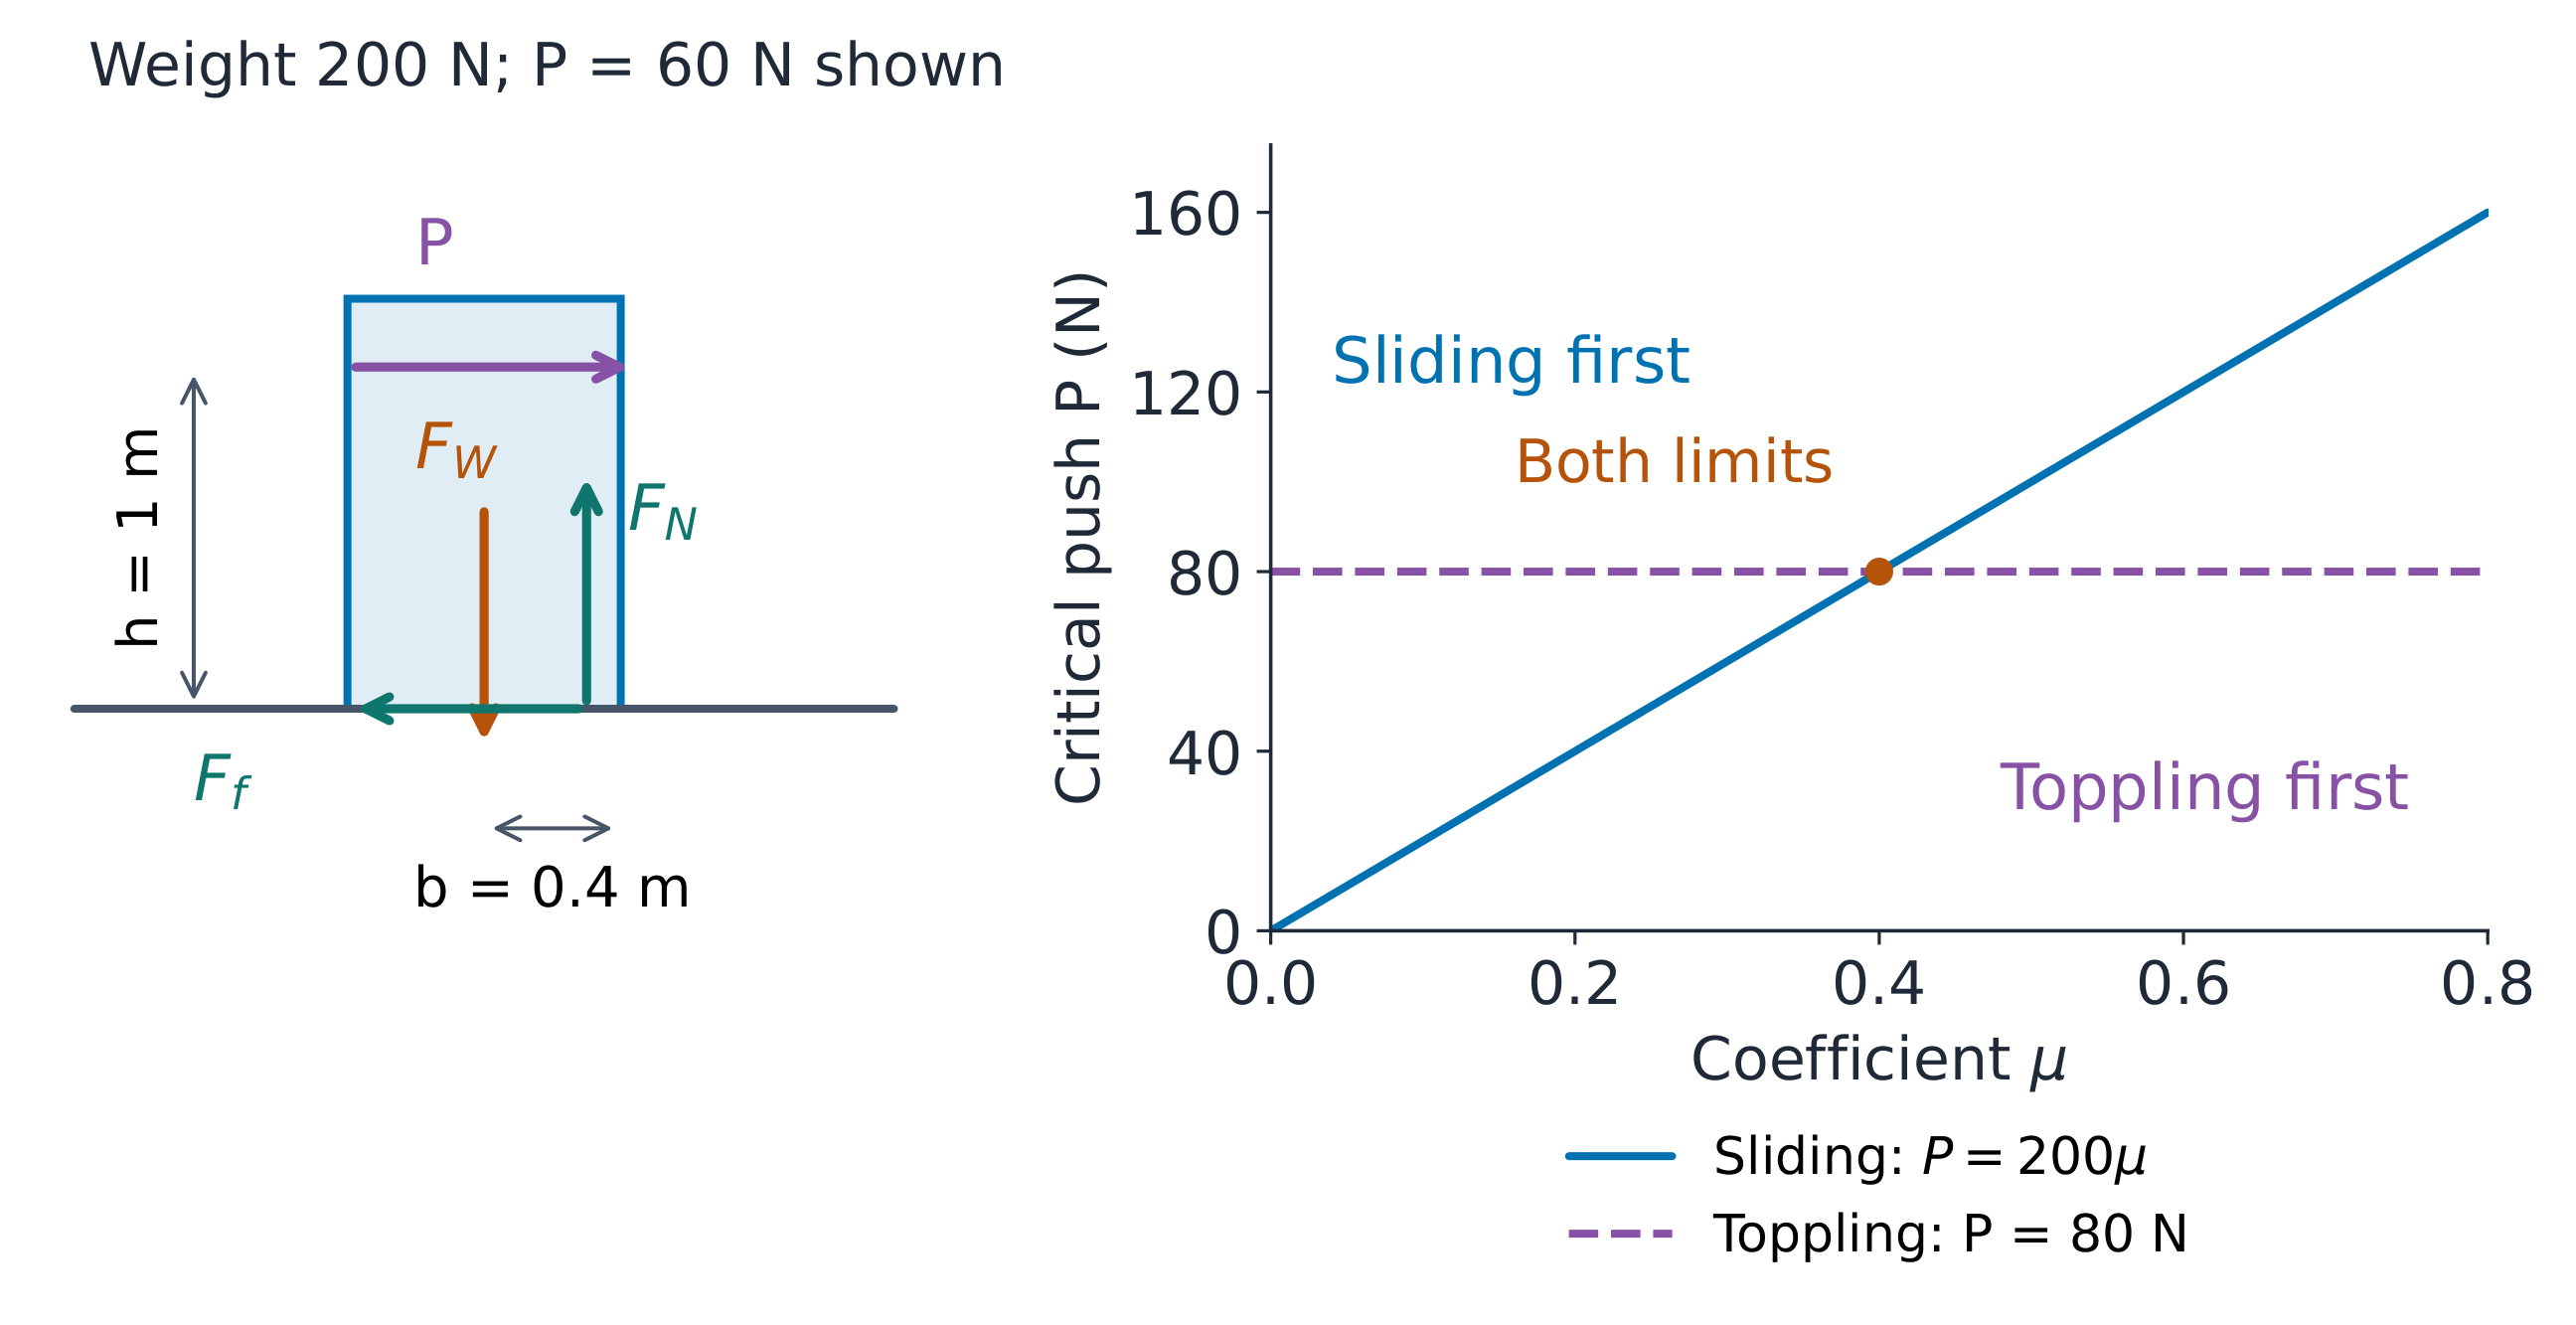
どちらの平衡喪失が先に起きるか決定する
$F_W=200\ \text{N}$、$b=0.4\ \text{m}$、$h=1\ \text{m}$ の場合、転倒の閾値は $80\ \text{N}$ である。$\mu=0.3$ の場合、滑りの閾値は $60\ \text{N}$ であり、滑りが先に始まる。$\mu=0.5$ の場合、滑りには $100\ \text{N}$ が必要となるため、転倒が先に始まる。 閾値が一致するのは $\mu=b/h=0.4$ のときである。押す高さを上げると転倒は容易发生するが、このモデルにおける水平滑りの閾値は変わらない。これらの予測は最初の運動に関するものであり、その後の運動には異なるモデルが必要である。
斜面において2つの臨界角を比較する
対称的な支持面(半幅 $b$)を持ち、重心がその中心から垂直距離 $c$ 上にある物体について、重力の作用線が downhill 側の端辺に到達するのは $\tan\alpha=b/c$ のときである。他の外力がない場合、滑り始めの条件は $\tan\alpha=\mu$ となる。より小さい臨界角の方が先に達成される。 $b=0.4\ \text{m}$ , $c=0.6\ \text{m}$ , $\mu=0.5$ について、転倒 ⟨$\tan^{-1}(2/3)\approx33.7^\circ$ ⟩ より前に $\tan^{-1}(0.5)\approx26.6^\circ$ で滑動が生じる。半球状空洞を持つ円錐については、 $c=61r/56$ , $b=2r$ なので、転倒角は $\tan\alpha=112/61$ を満たし、かつ平面が十分粗く早期の滑動を防いでいる場合に限る。
幾何学と力のモデルをセットで扱う
与えられた素材と公式に基づき、各成分の質量と重心を求める。共通の原点を用い、符号付き座標および加重モーメントを用いる。除去された材料分は総質量およびすべてのモーメントから差し引く。未知の長さの幾何学的領域を確認してから、解を採用すること。 Draw every external force. Resolve twice, take moments once and then check contact and friction restrictions. A freely hanging body's centre is below its support. For standing or pushed bodies, identify the actual support edge and compare toppling and sliding limits. Neither zero resultant alone nor zero moment alone proves equilibrium.
探索
力の平衡
合力 = 0
ある物体が 平衡状態 にあるとは、力が 頭から尾へ つなげられたとき結果としてゼロになることを意味する。
語彙
練習する
| English | 日本語 |
|---|---|
| particle/ˈpɑːtɪkl/ | 質点 |
| air resistance/eə rɪˈzɪstəns/ | 空気抵抗 |
| equilibrium/ˌiːkwɪˈlɪbrɪəm/ | 平衡 |
| rigid body/ˈrɪdʒɪd ˈbɒdi/ | 剛体 |
| turning effect/ˈtɜːnɪŋ ɪˈfekt/ | 回転効果 |
| coplanar forces/ˌkəʊˈpleɪnə ˈfɔːsɪz/ | 共面力 |
| moment/ˈməʊmənt/ | モーメント |
| line of action/laɪn ɒv ˈækʃn/ | 作用線 |
| perpendicular distance/ˌpɜːpənˈdɪkjʊlə ˈdɪstəns/ | 垂直距離 |
| perpendicular/ˌpɜːpənˈdɪkjʊlə/ | 垂直 |
| pivot/ˈpɪvət/ | 支点 |
| separate/ˈsepəreɪt/ | 分離 |
| resultant force/rɪˈzʌltənt fɔːs/ | 合力 |
| parallel/ˈpærəlel/ | 並列 |
| centre of mass/ˈsentə ɒv mæs/ | 重心 |
| lamina/ˈlæmɪnə/ | 板状物体 |
| median/ˈmiːdiːən/ | 中央値 |
| hemispherical shell/ˌhemɪsˈferɪkl ʃel/ | 半球殻 |
| circular arc/ˈsɜːkjʊlə ɑːk/ | 円弧 |
| circular sector/ˈsɜːkjʊlə ˈsektə/ | 扇形 |
| composite body/ˈkɒmpəzɪt ˈbɒdi/ | 複合体体 |
| free-body diagram/friː ˈbɒdi ˈdaɪəɡræm/ | 自由体図 |
| normal reaction/ˈnɔːml rɪˈækʃn/ | 法線反力 |
| friction/ˈfrɪkʃn/ | 摩擦力 |
| sliding/ˈslaɪdɪŋ/ | 滑動 |
| coefficient of friction/ˌkəʊɪˈfɪʃənt ɒv ˈfrɪkʃn/ | 摩擦係数 |
| limiting friction/ˈlɪmɪtɪŋ ˈfrɪkʃn/ | 限界摩擦力 |
| limiting equilibrium/ˈlɪmɪtɪŋ ˌiːkwɪˈlɪbrɪəm/ | 限界平衡 |
| toppling/ˈtɒplɪŋ/ | 転倒 |
| base of support/beɪs ɒv səˈpɔːt/ | 支持底面 |
| topple/ˈtɒpl/ | 転倒 |
| inertia/ɪˈnɜːʃə/ | 慣性 |
| centrifugal/ˌsentrɪˈfjuːɡl/ | 遠心 |
| taut/tɔːt/ | 張力状態 |
| tangent/ˈtændʒənt/ | 接線 |
3.3
円運動

シラバス
| 受験者は以下のことをできること: | メモと例 |
|---|---|
| 円上を動く粒子の角速度の概念を理解し、関係式 $v = r\omega$ を用いる | |
| 一定の速さで円運動を行う粒子の 加速度 が円の中心に向かうことを理解し、公式 $r\omega^2$ および $\frac{v^2}{r}$ を適用する | 加速度公式の証明は不要. |
| 一定速で水平円上を動く粒子の運動としてモデル化できる問題を解く | |
| エネルギー損失なく垂直円上を動く粒子の運動としてモデル化できる問題を解く。 | 法線反力または紐の張力を求めること、これらの力がゼロになる点を特定すること、完全な円運動の条件を含む。 |
出典: Cambridge International シラバス
回転には速度の変化が必要
紐につないだボールは速さが同じでも方向が変わる。紐がボールを内側へ引いている。手はボールから外側へ引かれる力を感じる:これら2つの力は異なる物体に作用している。 地面に固定された座標系で、ボールに働く実力の力を描く。慣性は外側への追加の力を生み出さない。遠心力という名前は回転座標系の記述に属しており、ここでは必要ない。
角速度と円周上の距離を結びつける
An angle of $\theta$ radians sweeps arc length $s=r\theta$. For fixed radius, angular speed is the rate of turning; linear speed is distance travelled per second. したがって $v=r\omega$ 。軸から離れた点ほど、同じ $\omega$ でより大きな速さを持つ。この式では毎秒ラジアンを使用すること;毎秒度数ではまず $\pi/180$ を掛けなければならない。
周期や回転数を換算する
The period $\tau$ is the time for one full turn. The frequency $f$ is turns per second. Hence $\omega=2\pi/\tau=2\pi f$. $30$ 回転毎分において、$f=1/2$ 回転毎秒および $\omega=\pi\ \dfrac{\text{rad}}{\text{s}}$ 。半径 $0.4\ \text{m}$ において、$v=0.4\pi\ \dfrac{\text{m}}{\text{s}}$ 。$30$ をそのまま $v=r\omega$ に代入してはいけない。
内向きの加速度と速さの変化を分離する
速度は接線方向にある。加速度の径方向成分は中心に向かい、その大きさは $a_r=v^2/r=r\omega^2$ である。この内向き成分は向心加速度である。加速度の公式の証明はここで必要ない。 一定速の場合、これが全加速度である。速さが変化する場合、接線方向成分も存在する。重力下での垂直円運動では、全加速度が必ずしも正確に中心に向かっているわけではない。
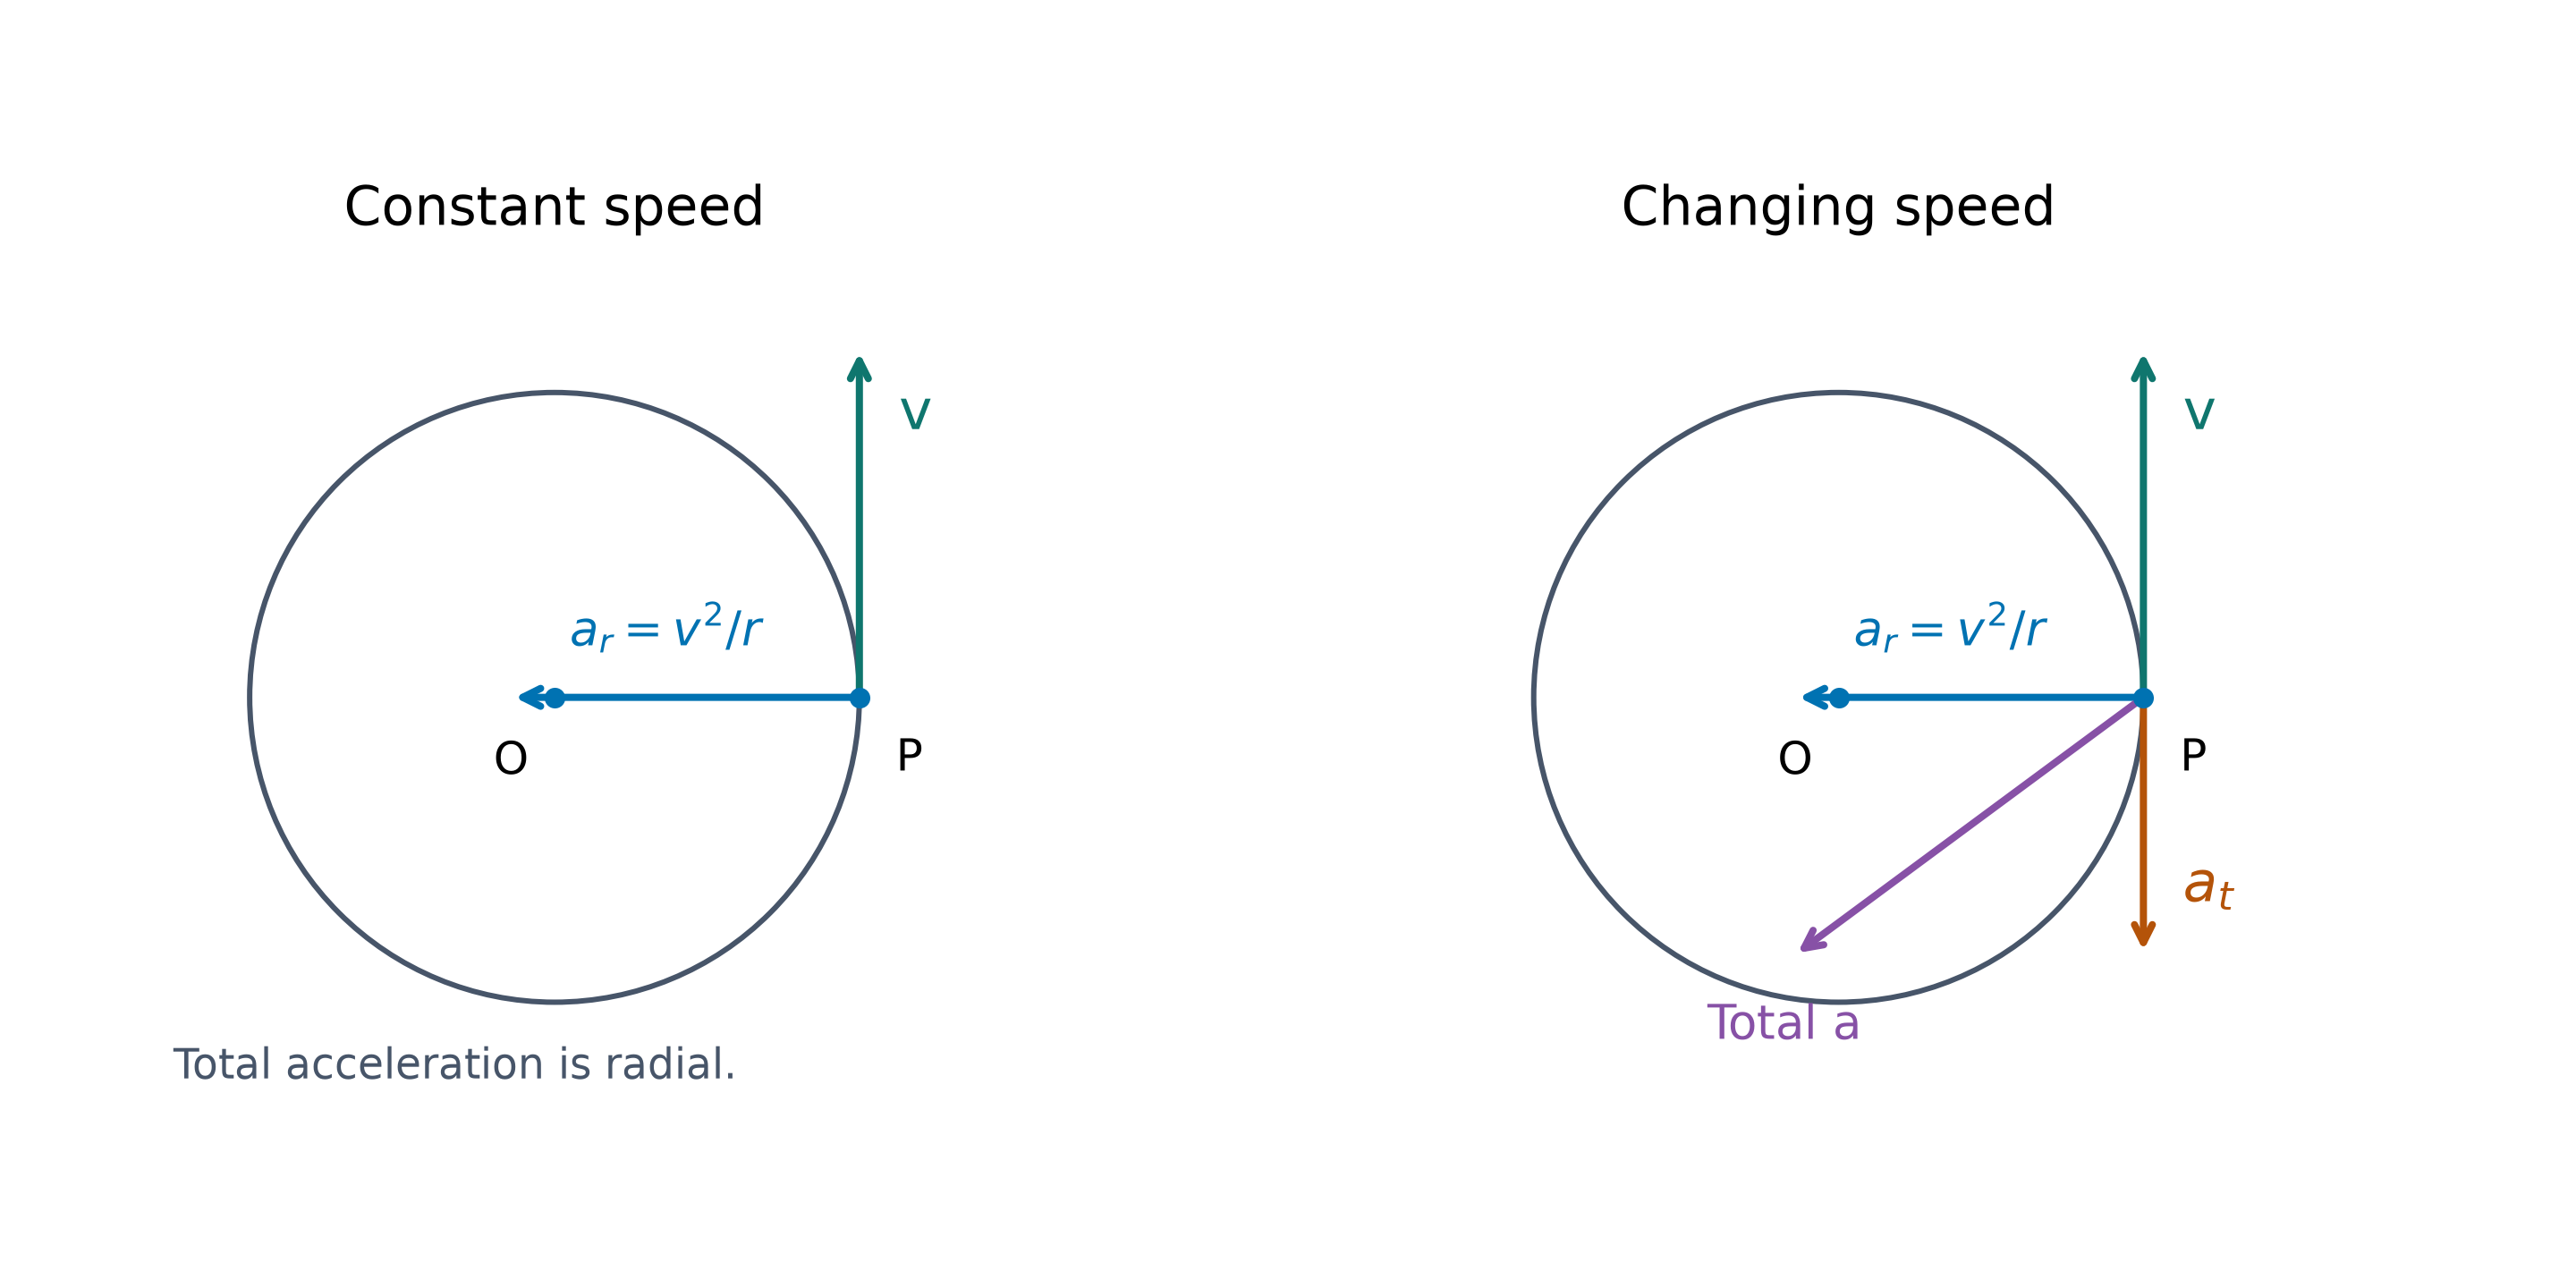
加速度の公式の両方の形式を用いる
$r=2\ \text{m}$ かつ一定の $\omega=3\ \dfrac{\text{rad}}{\text{s}}$ に対して、速さは $v=2(3)=6\ \dfrac{\text{m}}{\text{s}}$ および $a_r=2(3^2)=18\ \dfrac{\text{m}}{\text{s}^2}$ である。 $v^2/r=6^2/2=18$ で確認すると結果は同じである。一定速の場合、半径を倍にすると $a_r$ は半分になり、一定角速度の場合、半径を倍にするとそれ自体も倍になる。どの量が一定か明言せよ。

実力中心成分に分解する
自由体図を描き、内向きを正とする。ニュートンの法則により $\sum F_{\rm inward}=mv^2/r$ が得られる。向心力とは、運動に必要な内向きの合力であり、重力や張力、接触力の他に追加される矢印ではない。 水平円周運動は必ずしも一定速度である必要はない。本シラバスにおける定常的な水平円周運動の問題では、垂直方向の加速度と接線方向の加速度はゼロであり、内向きの加速度はゼロではない。垂直成分と半径方向成分を別々の方程式として分解する。
摩擦力が内向きの合力となる場合がある
粗い水平回転円盤上の質点は垂直反力$N=mg$を持つ。水平方向の力が摩擦力のみである場合、必要な摩擦力は$F_f=mr\omega^2$であり、これは$F_f\leq\mu N$を満たす必要がある。 したがって$\omega^2\leq\mu g/r$。$r=1.2\ \text{m}$、$\mu=0.3$、$g=10\ \dfrac{\text{m}}{\text{s}^2}$に対して、最大の角速度は$\sqrt{2.5}\ \dfrac{\text{rad}}{\text{s}}$であり、毎分$15.1$回転である。限界以下では、摩擦力が自動的に$\mu N$となるわけではない。
傾斜した紐が盤の反発力を変える
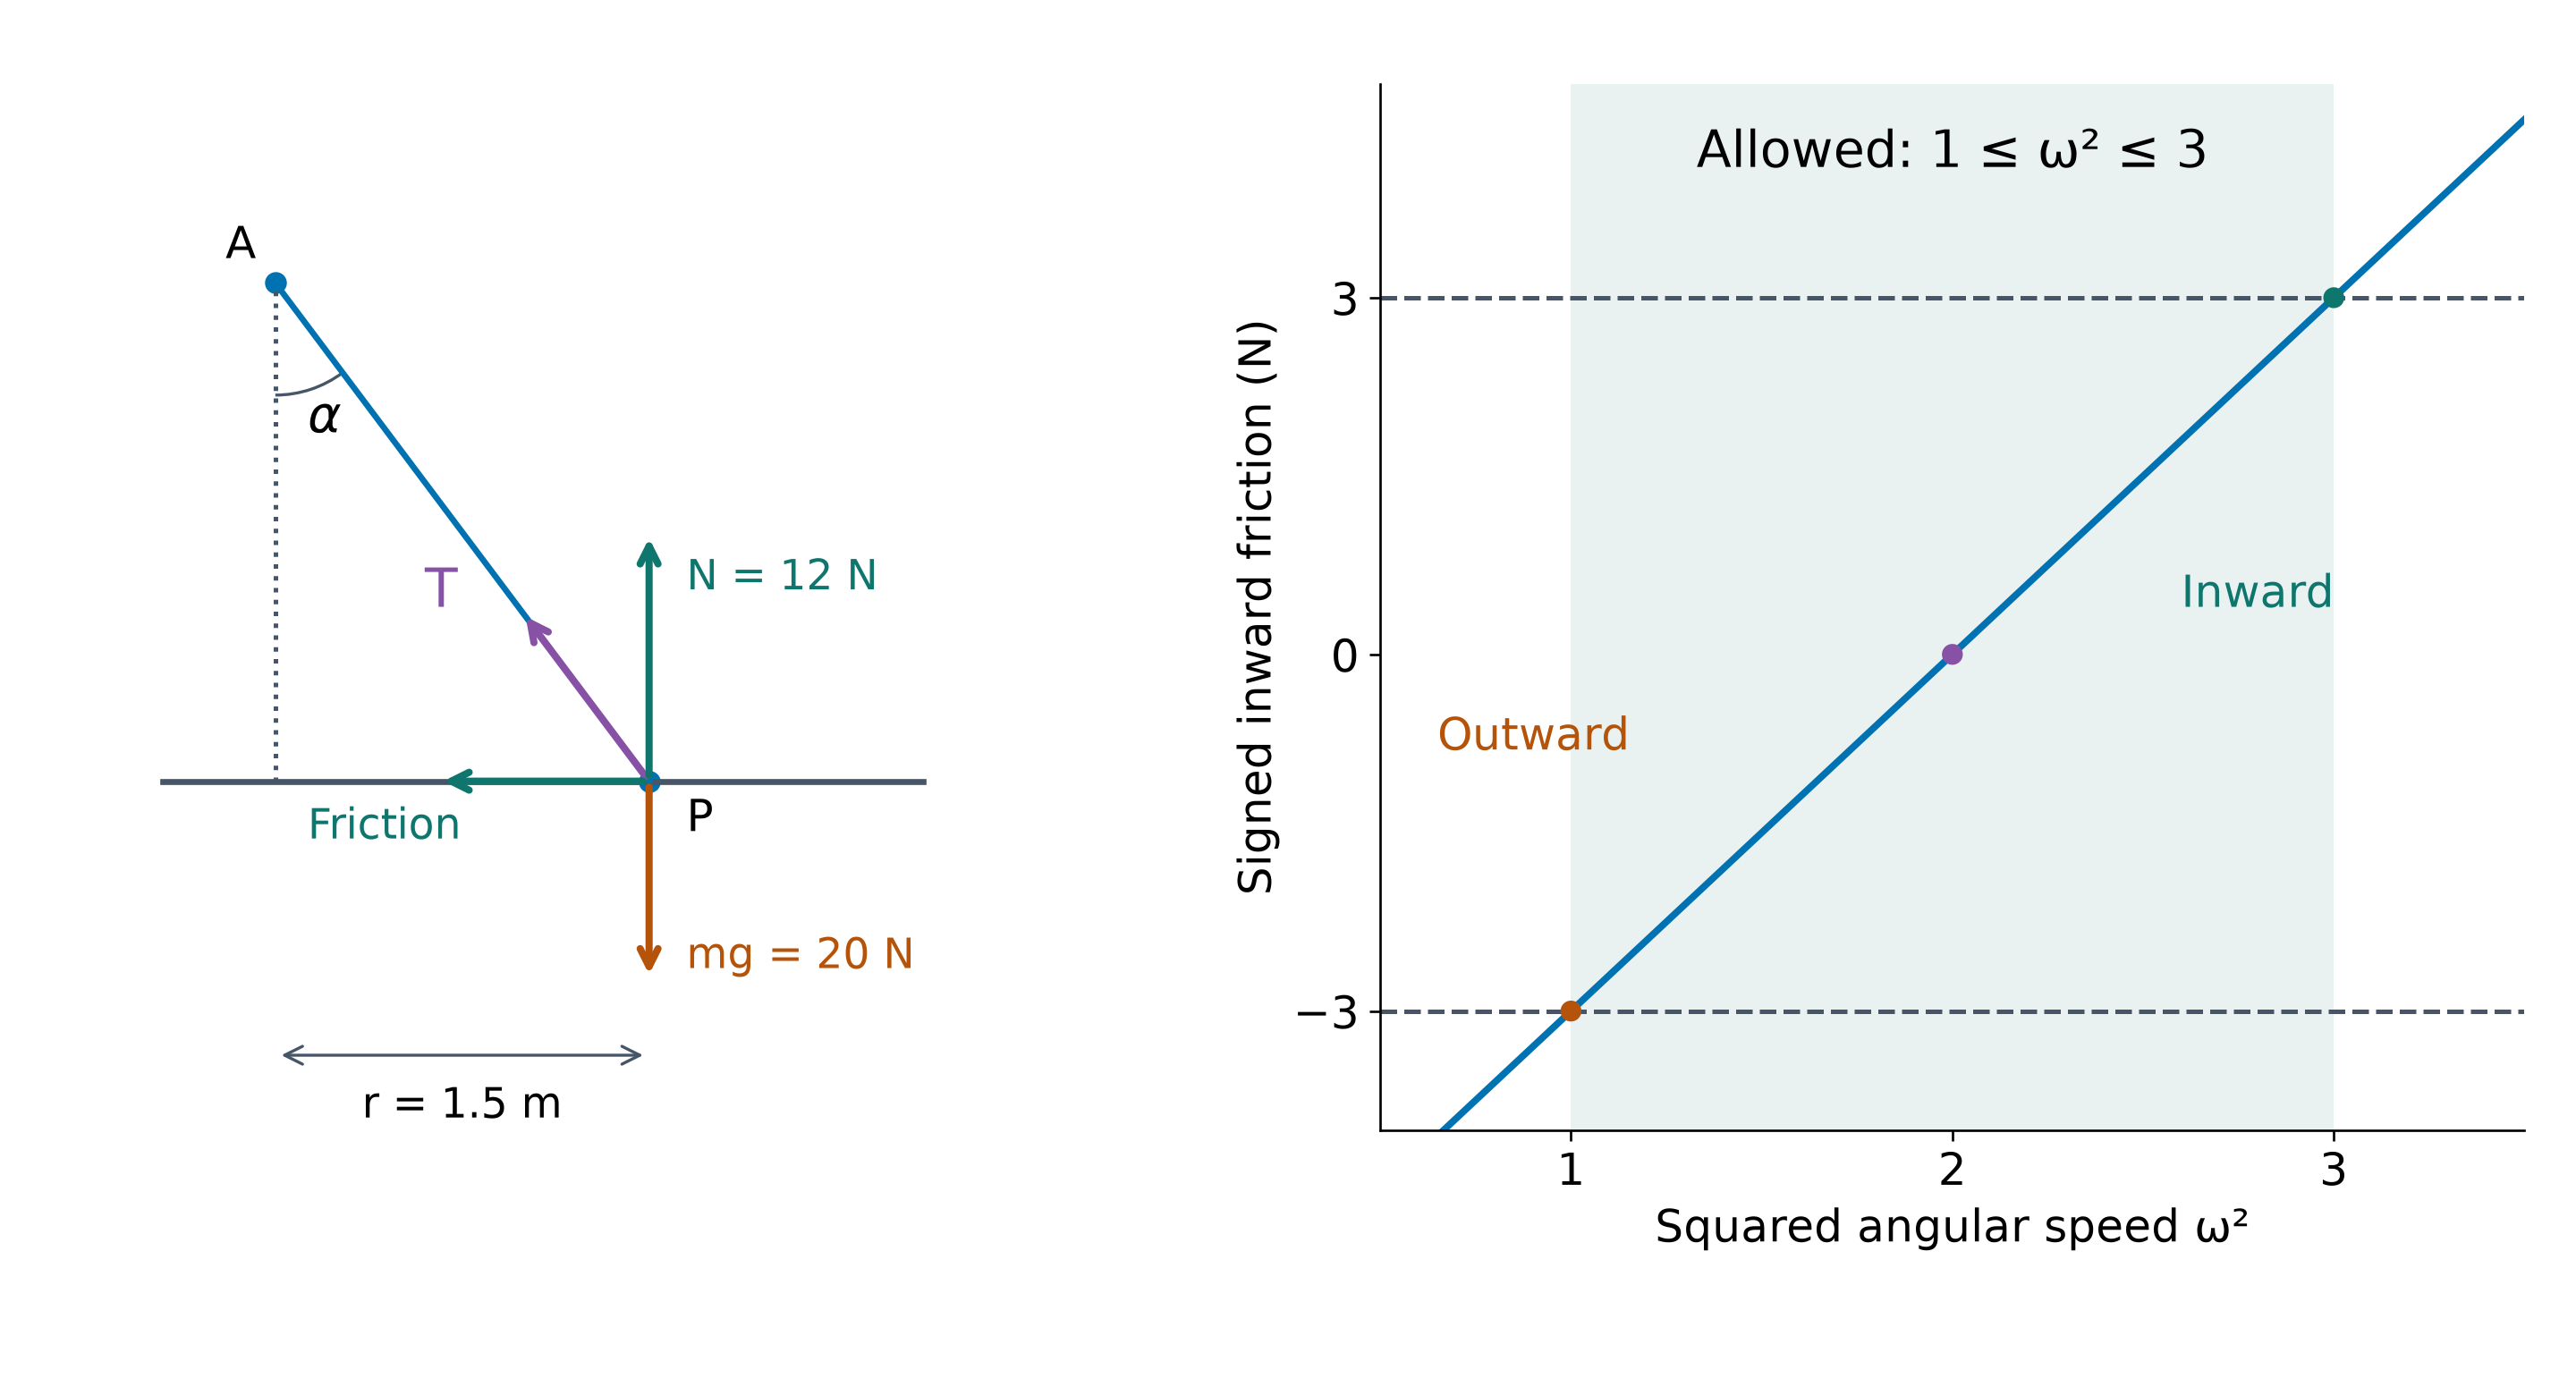
質量 $2\ \text{kg}$ の質点が半径 $1.5\ \text{m}$ で粗い盤上を動く。軸より上の一点へ向かって 張力 $T=10\ \text{N}$ で引かれており、角度は $\sin\alpha=3/5$ と $\cos\alpha=4/5$ であり、$\alpha$ は鉛直からの角度として測る。$g=10\ \dfrac{\text{m}}{\text{s}^2}$ を採用する。 垂直方向の釣り合いから $N=20-10(4/5)=12\ \text{N}$ が得られる。$\mu=1/4$ において外向きに滑ろうとする際、限界摩擦力 は内向きに $3\ \text{N}$ となる。よって $10(3/5)+3=2(1.5)\omega^2$ となり、$\omega=\sqrt3\ \dfrac{\text{rad}}{\text{s}}$ が得られる。
速度変化に伴い摩擦力の向きが逆転することがある
その質点、張力、幾何学的配置を固定したままにする。紐はすでに $6\ \text{N}$ を内向きに供給している。必要な符号付き内向き摩擦力は $F_f=3\omega^2-6$ であるが、$|F_f|\leq3$ の場合である。 したがって $1\leq\omega^2\leq3$ となる。下限では内向きの合力を減らすために摩擦力は外向きに働き、上限では内向きに働く。合力が内向きであっても、外向きの実摩擦力が存在することは可能である。
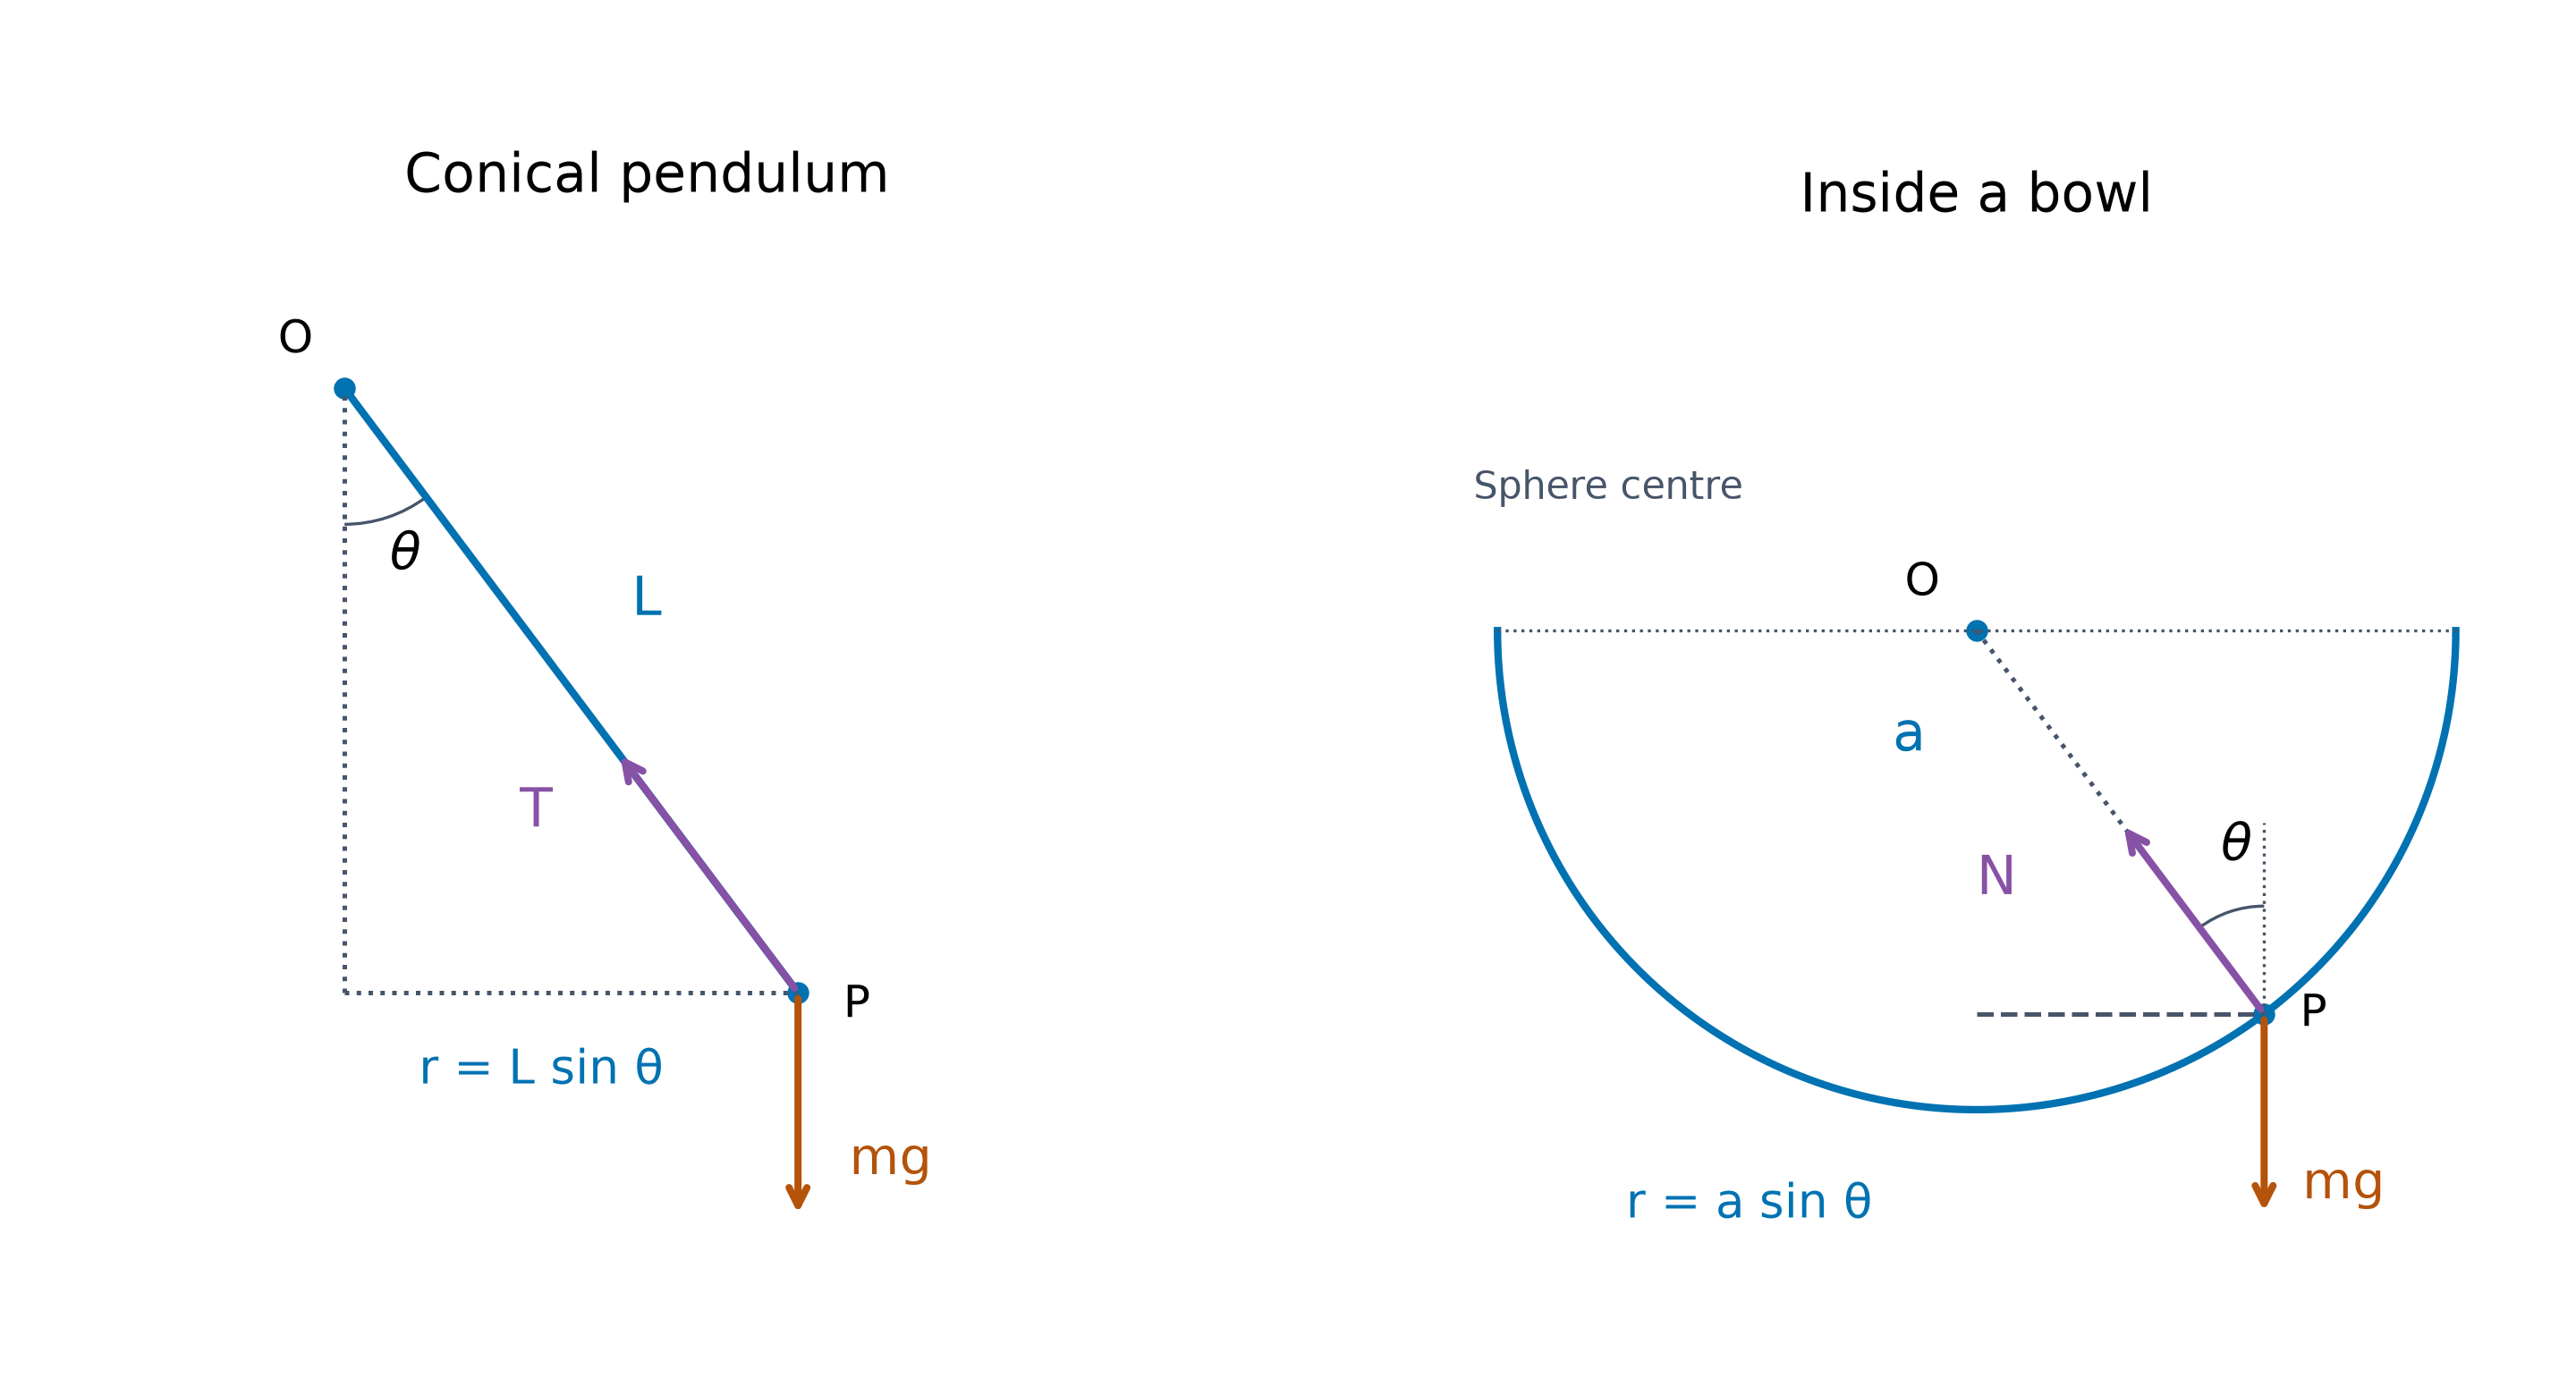
円錐振り子には二つの有用な方向がある
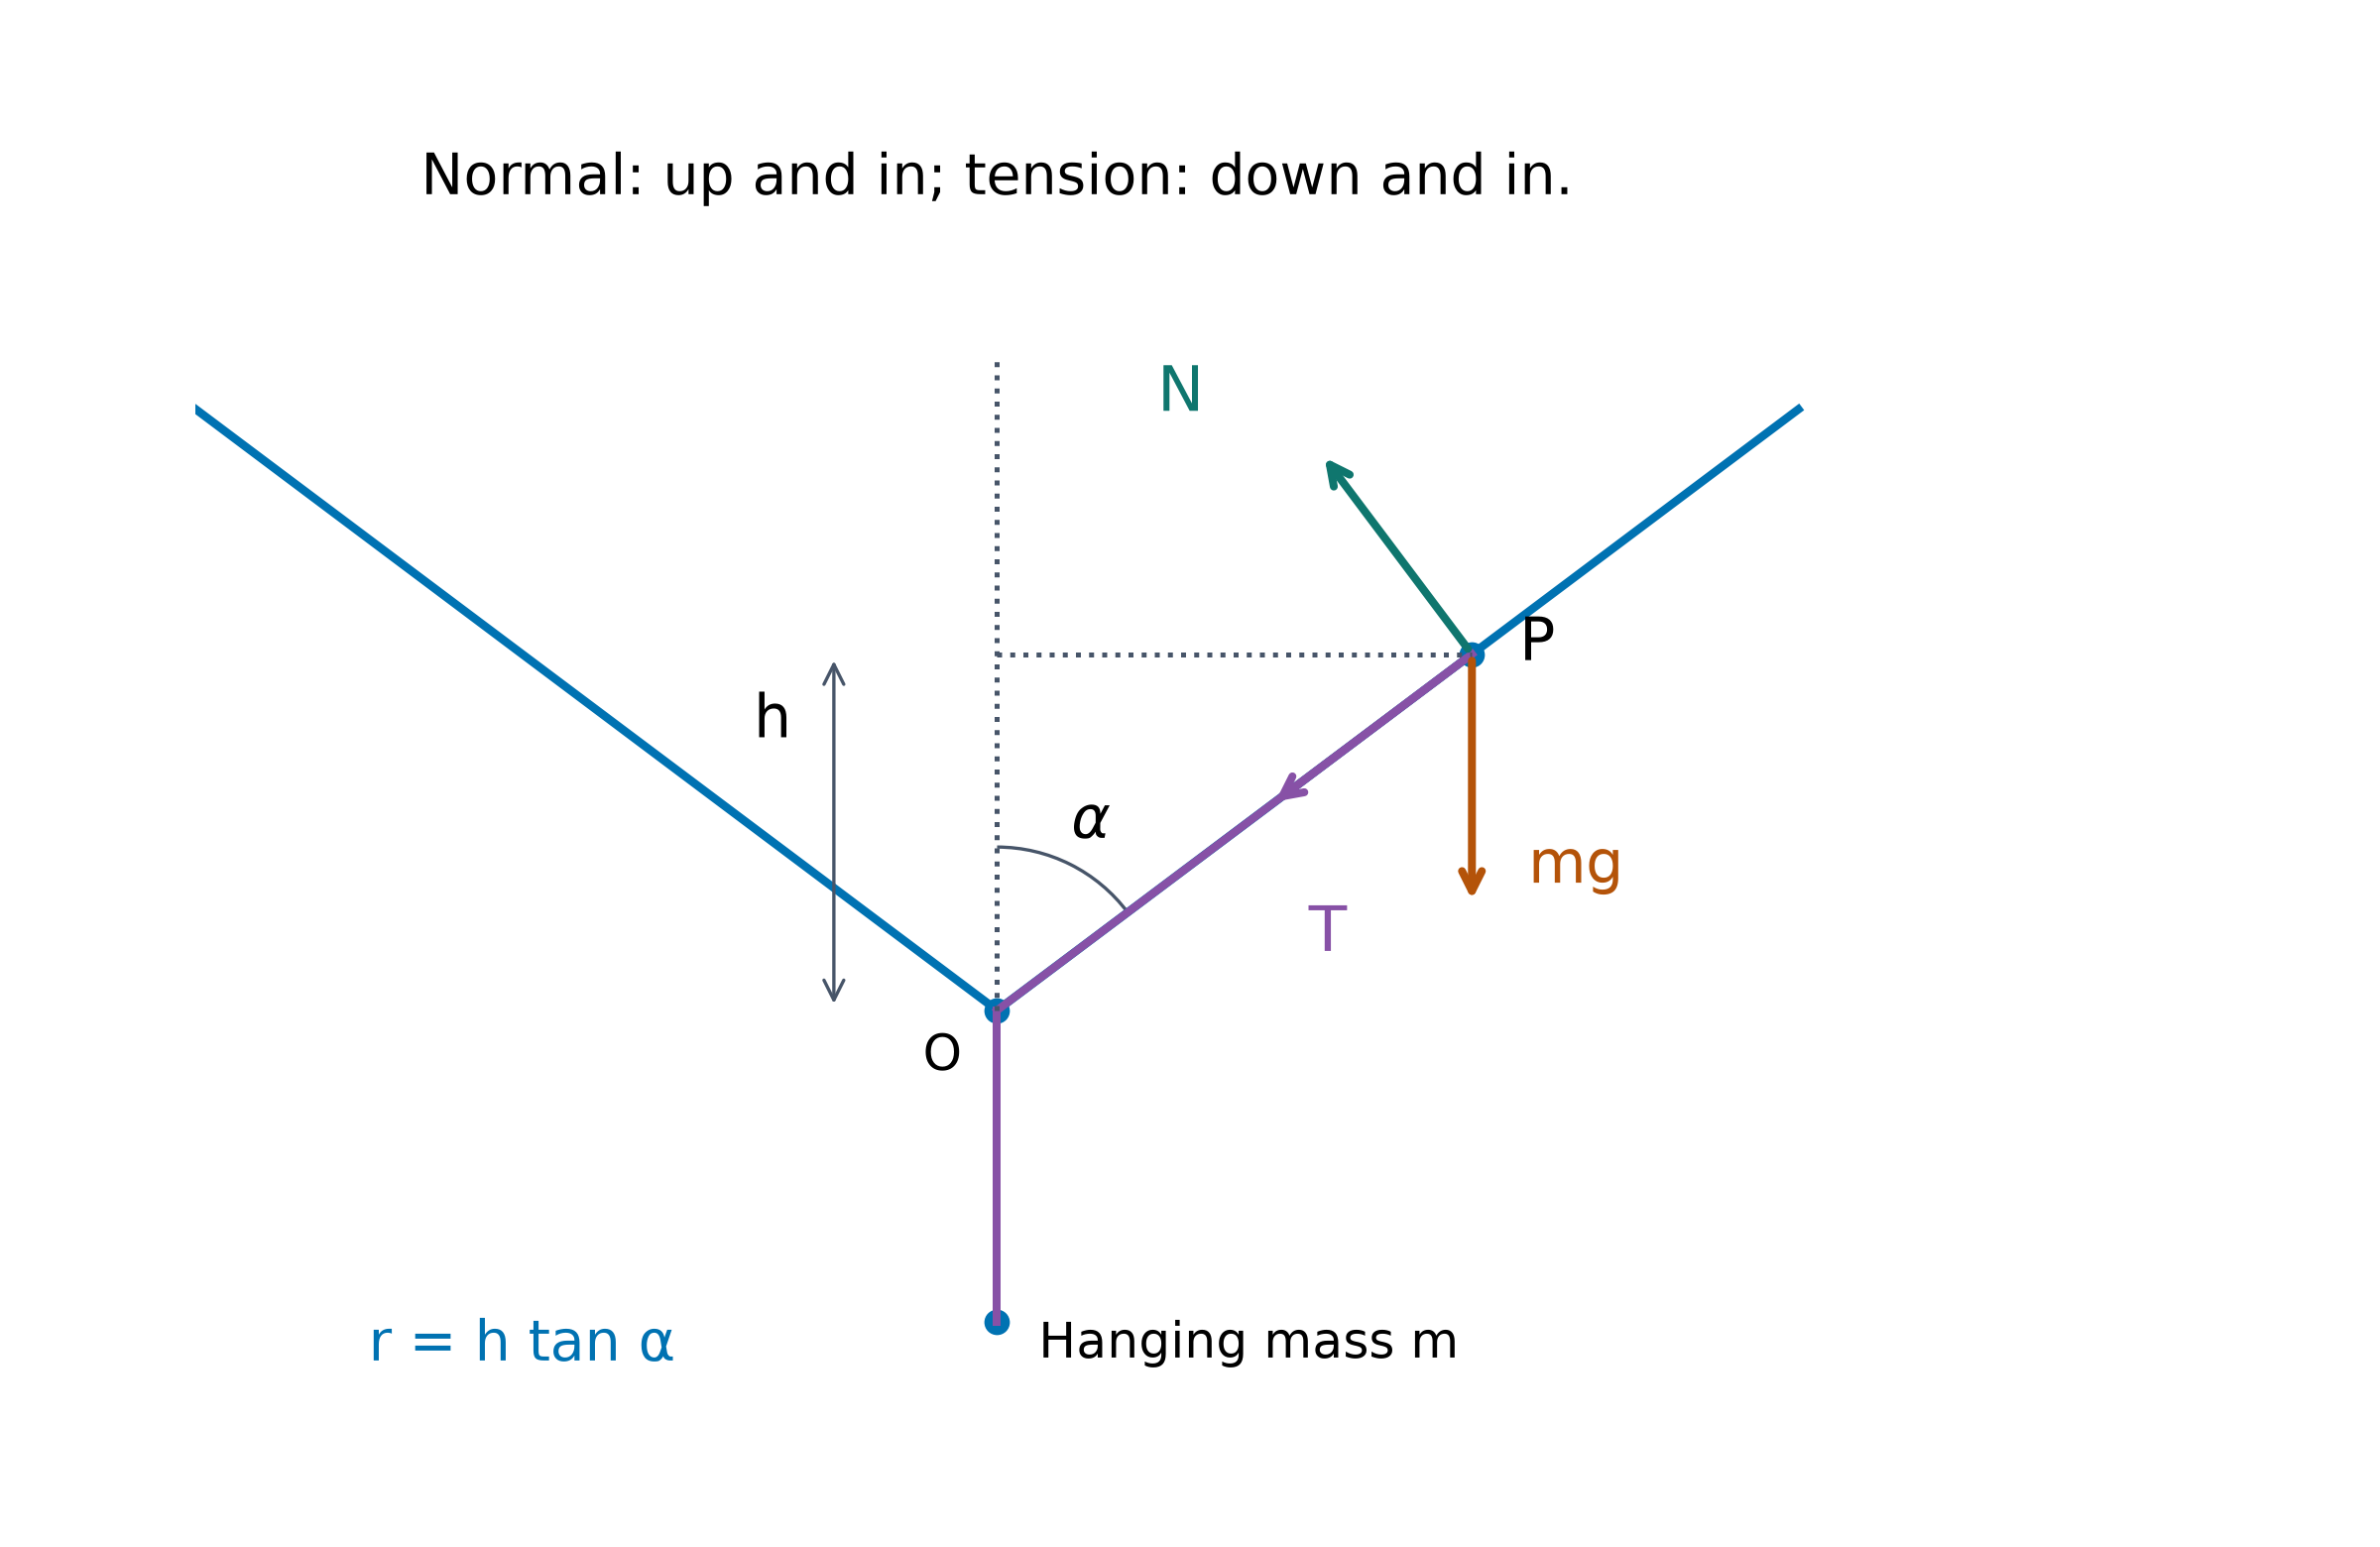
円錐振り子は、長さ$L$の軽くて伸びない紐が鉛直線となす角度$\theta$を持つ。その軌道の半径は$r=L\sin\theta$であり、$L$ではない。重りは一定の高さに留まる。 張力を分解すると:$T\cos\theta=mg$ および $T\sin\theta=mr\omega^2$ となる。非零の軌道に対して代入すると $\omega^2=g/(L\cos\theta)$ が得られる。張力には垂直成分と内向き成分の両方が含まれる。
速度を求める前に軌道を特定する
$L=2.5\ \text{m}$、$m=0.4\ \text{kg}$、$\cos\theta=4/5$、$\sin\theta=3/5$、$g=10\ \dfrac{\text{m}}{\text{s}^2}$ とおいて、次に $r=1.5\ \text{m}$ および $T=mg/\cos\theta=5\ \text{N}$ となる。 したがって $\omega^2=10/[2.5(4/5)]=5$ であり、$v=1.5\sqrt5\ \dfrac{\text{m}}{\text{s}}$ となり、周期は $2\pi/\sqrt5\ \text{s}$ となる。紐の長さを軌道の半径として用いると誤った速度が得られる。
第二の質点によって張力が決定される
全長$9a$の紐が固定された滑らかな輪$R$を通る。質量$2m$の質点$A$が下部に垂れ下がっている。質量$m$の質点$B$は、中心が$A$である水平円運動を行う。$RB=L$とおき、$RB$が鉛直線となす角度を$\theta$とする。 $A$に対して$T=2mg$。$B$に対して$T\cos\theta=mg$なので、$\cos\theta=1/2$。幾何学より$RA=L\cos\theta=L/2$および$RA+RB=9a$が得られ、したがって$L=6a$。次に$\omega^2=g/(L\cos\theta)=g/(3a)$。
碗の半径は軌道半径ではない
半径$a$の滑らかな半球状の碗の内面において、法線が鉛直上向きとのなす角を$\theta$とする。このときの軌道半径は$a\sin\theta$である。鉛直方向および内向きの方程式はそれぞれ$N\cos\theta=mg$および$N\sin\theta=m(a\sin\theta)\omega^2$となる。 よって$\omega^2=g/(a\cos\theta)$である。$\cos\theta$が$4/5$から$5/13$に変化するとき、角速度の比は$\omega_1/\omega_2=\sqrt{(5/13)/(4/5)}=5/(2\sqrt{13})$となる。まず速さの二乗を比較し、その後平方根を取る。
円錐には独自の幾何学が必要である
頂点を下にした滑らかな中空円錐の半頂角を$\alpha$とする。頂点からの高さが$h$の地点における軌道半径は$r=h\tan\alpha$である。法線は上方および内向きを指し、水平面より上の角度$\alpha$をなす。 重力と接触力のみが働く場合、$N\sin\alpha=mg$および$N\cos\alpha=mr\omega^2$となる。これらから$\omega^2=g\cot^2\alpha/h$が導かれる。円錐の半径は高さによって決まるため、碗の半径公式を流用してはいけない。
円錐の頂点を通る紐を追加する
次に、質量$m$の質点を、滑らかな穴を通して頂点の下に吊り下げた別の質量$m$に紐で結ぶ。紐は傾斜面に沿って頂点の方向へ引く。$\tan\alpha=4/3$を適用すると、$\sin\alpha=4/5$、$\cos\alpha=3/5$、$r=4h/3$となる。 吊り下げた質量から$T=mg$が得られる。さらに$N(4/5)=mg+T(3/5)$から$N=2mg$が得られる。径方向では$N(3/5)+T(4/5)=mr\omega^2$であり、したがって$\omega^2=3g/(2h)$となる。紐の鉛直成分は反発力を増加させる。
垂直円運動の高さを測る
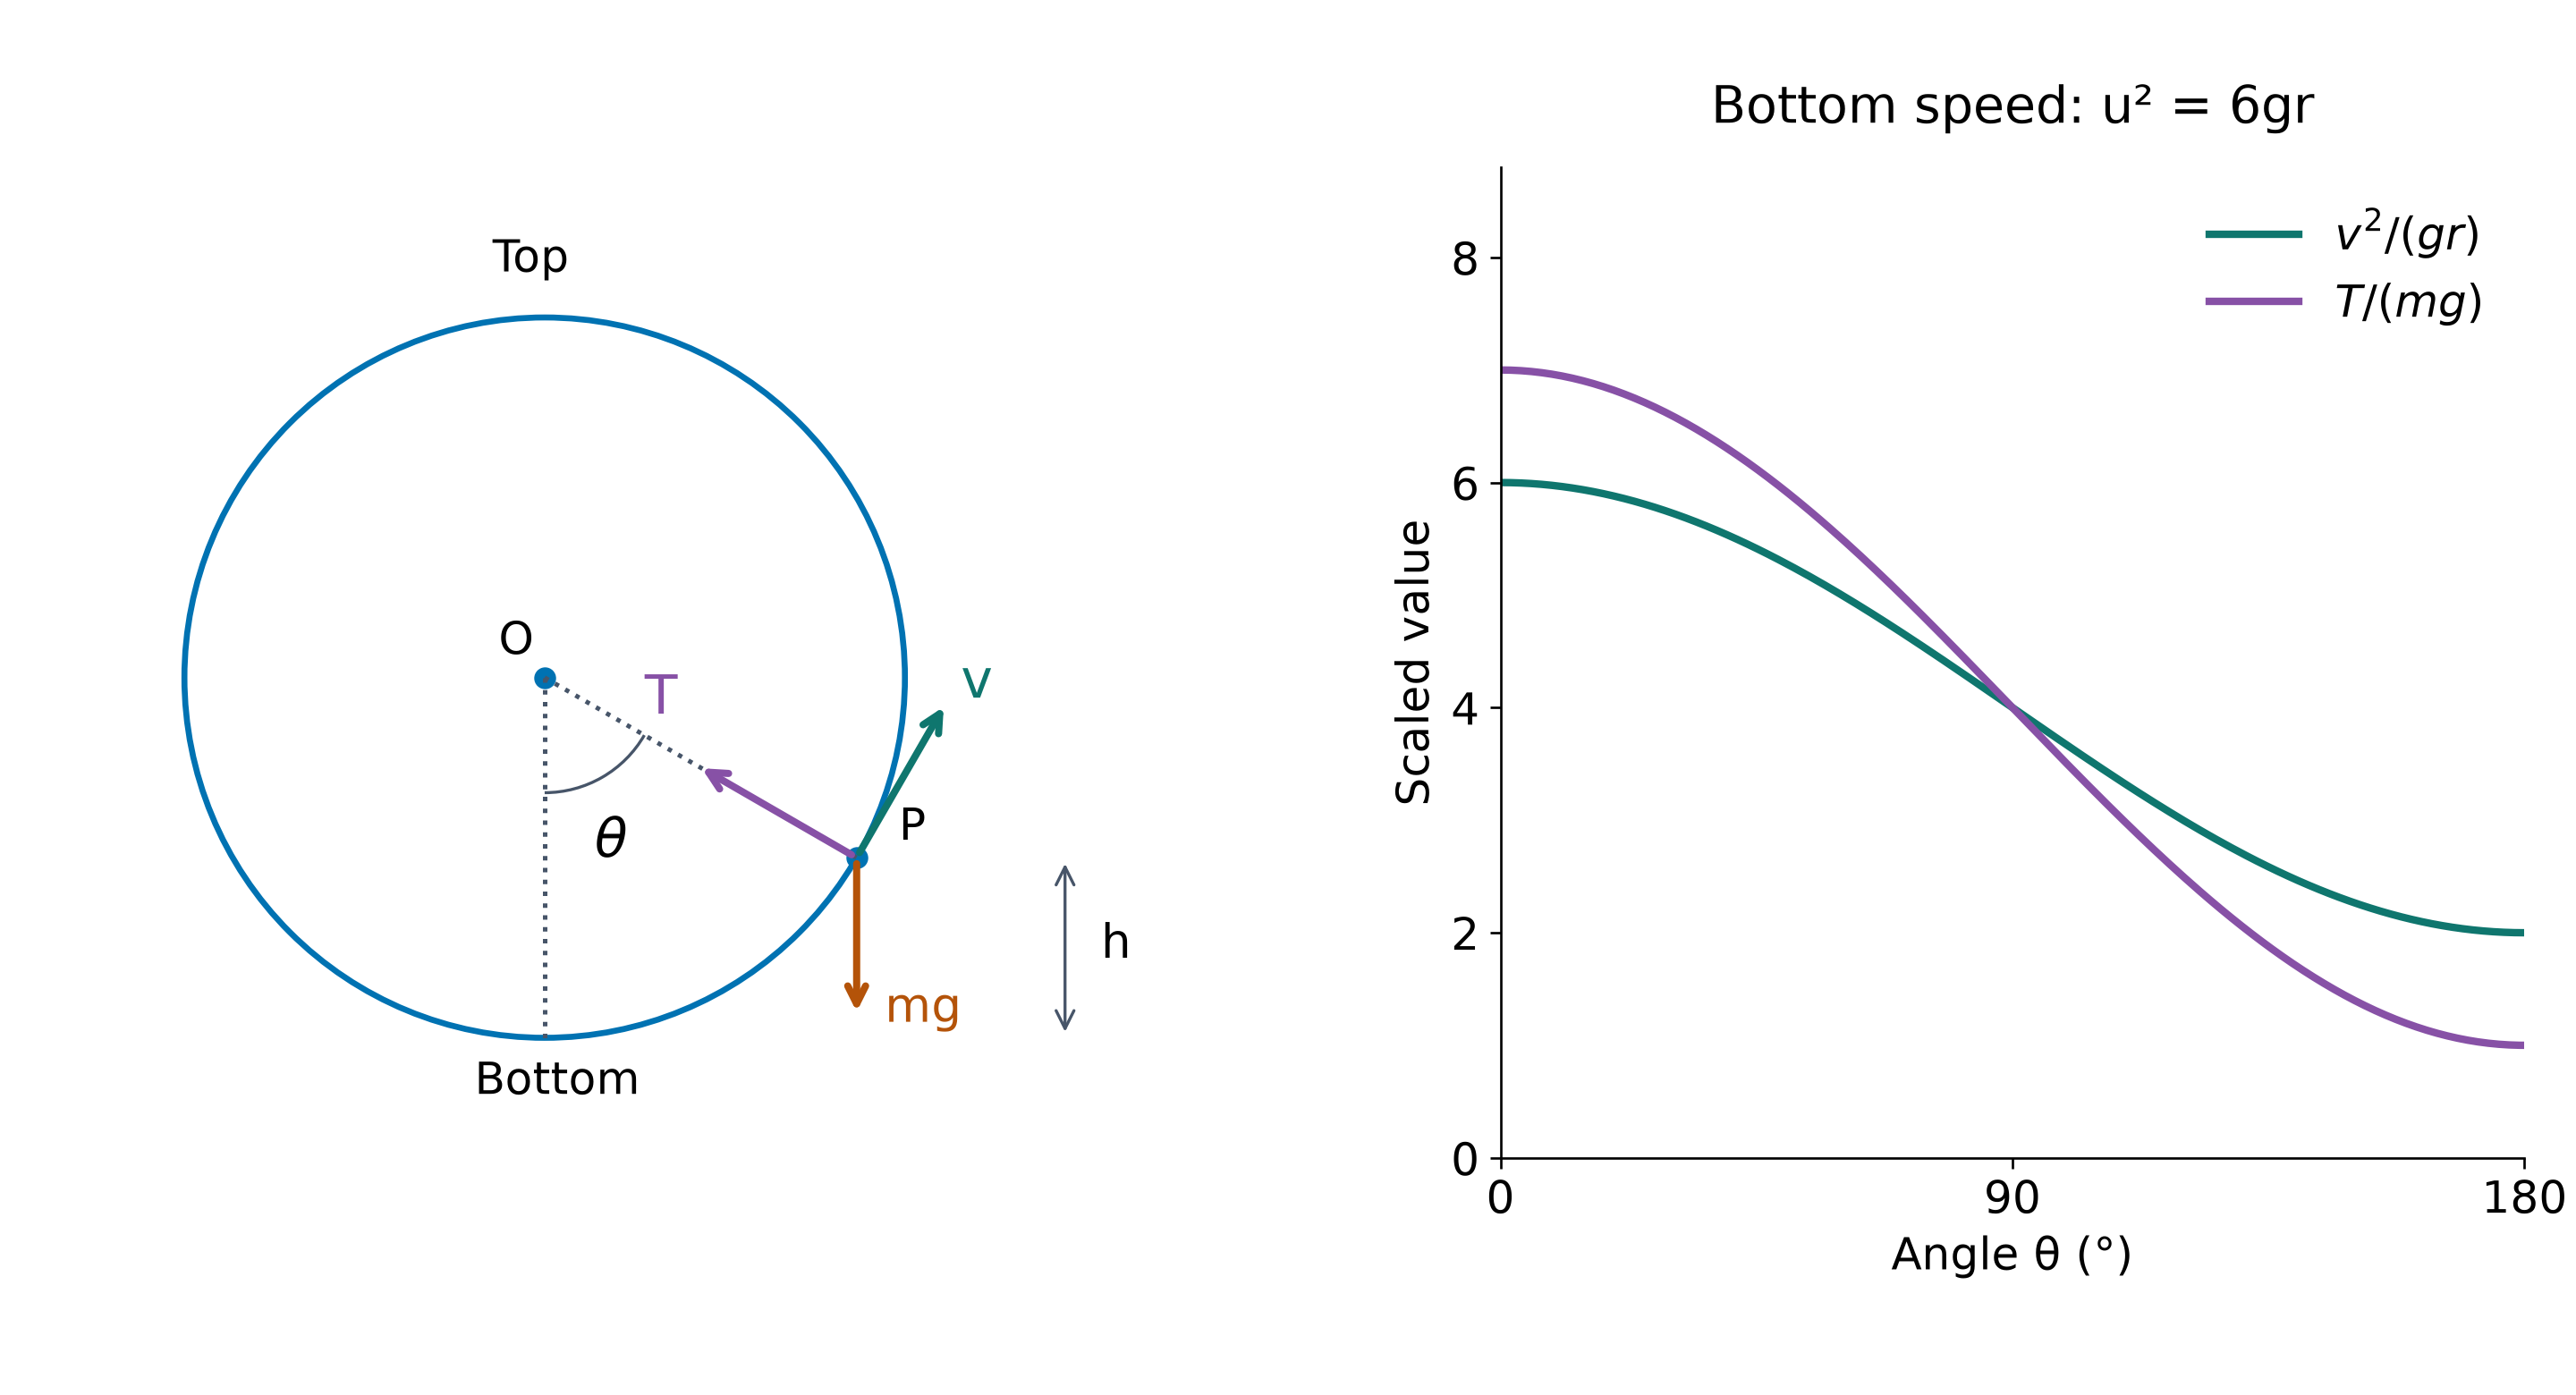
半径$r$の垂直円において、鉛直下向きからの角度を$\theta$とし、底面からの高さを測る。円の右端において、$x=r\sin\theta$および高さ$h=r(1-\cos\theta)$となる。 底部で$\theta=0$および$h=0$、側面で$\theta=\pi/2$および$h=r$、頂点で$\theta=\pi$および$h=2r$。エネルギー方程式を書く前に、角度の基準方向を示す。
エネルギー保存則による各高さでの速さ
軽い伸縮しない紐や固定された滑らかな円周面上では、拘束力は速度に垂直であり仕事を行わない。抵抗がない場合、エネルギー保存則により$\tfrac12mu^2=\tfrac12mv^2+mgr(1-\cos\theta)$が得られ、ここで$u$は底面での速さである。 したがって$v^2=u^2-2gr(1-\cos\theta)$。この式は質点が円運動をする間適用される。速度を求めるものであり、張力を求めるものではない。また、$v^2\geq0$のみでは円軌道が可能であることを証明できない。
重量および張力の内向き成分を適用する
中心に向かう張力が働く場合、内向きの方程式は$T-mg\cos\theta=mv^2/r$である。底面では重量が外向きに働き、頂点では内向きに働く。符号の変化はすでに$\cos\theta$に含まれている。 エネルギー保存則と併用すると$T/m=u^2/r-2g+3g\cos\theta$が得られる。底面では$T=mu^2/r+mg$、頂点では$T=m(u^2/r-5g)$となる。これらの張力は異なる高さにおける異なる速さを用いている。
指定された底面速さからの仕事
$u^2=6gr$とする。$\cos\theta=1/2$において、エネルギーは $v^2=5gr$ を与え、内向き方程式は $T=5mg+mg/2=11mg/2$ を与える。 最下部では張力が $7mg$ であり、最上部では $mg$ である。粒子は最下部で最も速く動き、最大張力を必要とする。その間、重力も速度を変化させるため、全加速度には接線成分が含まれる。
完全なループには適した最上部の力が必要
紐は引っ張ることはできても押し出すことはできない:張った状態の紐には$T\geq0$が必要である。上部が最も張力が小さい。そこでは$T+mg=mv_{\rm top}^2/r$であるため、$v_{\rm top}^2\geq gr$となる。これによりエネルギーから完全ループの条件$u^2\geq5gr$が得られる。 等号は最上部で張力がゼロとなる限界の完全ループである。単にエネルギーによって最上部の高さに到達するには $u^2\geq4gr$ が必要だが、より緩やかなテストでは最上部以前に負の計算張力が許容される。この場合、紐はすでに 緩んでいる。
最下部以外の点から始める
始点の半径が上向き垂直軸と角度 $\phi$ をなす場合、最上部からの高さは $r(1+\cos\phi)$ である。最上部までの登りは $r(1-\cos\phi)$ となる。 完全ループには $v^2\geq gr+2gr(1-\cos\phi)=gr(3-2\cos\phi)$ が必要である。$\cos\phi=1/4$ において、最低始点の二乗速度は $5gr/2$ である。等号の場合、最下部の二乗速度は $5gr$ となり、最大張力は $6mg$ となる。
2つのエネルギー状態を用いて張力の比を適用する
完全ループにおいて、最下部の張力は最上部の張力より $6mg$ 大きい。その比が $9:1$ の場合、 $T_{\rm bottom}=9T_{\rm top}$ と書く。すると $T_{\rm top}=3mg/4$ であり、したがって $v_{\rm top}^2=7gr/4$ となり、最下部の二乗速度は $23gr/4$ となる。 下向き垂直軸からの角度 $\theta$ における速度が $\sqrt{4gr}$ の場合、エネルギーは $4gr=23gr/4-2gr+2gr\cos\theta$ を与える。したがって $\cos\theta=1/8$ となる。最上部と最下部の速度が等しいことはエネルギー保存則に反する。
折り返し点と緩む点は異なる
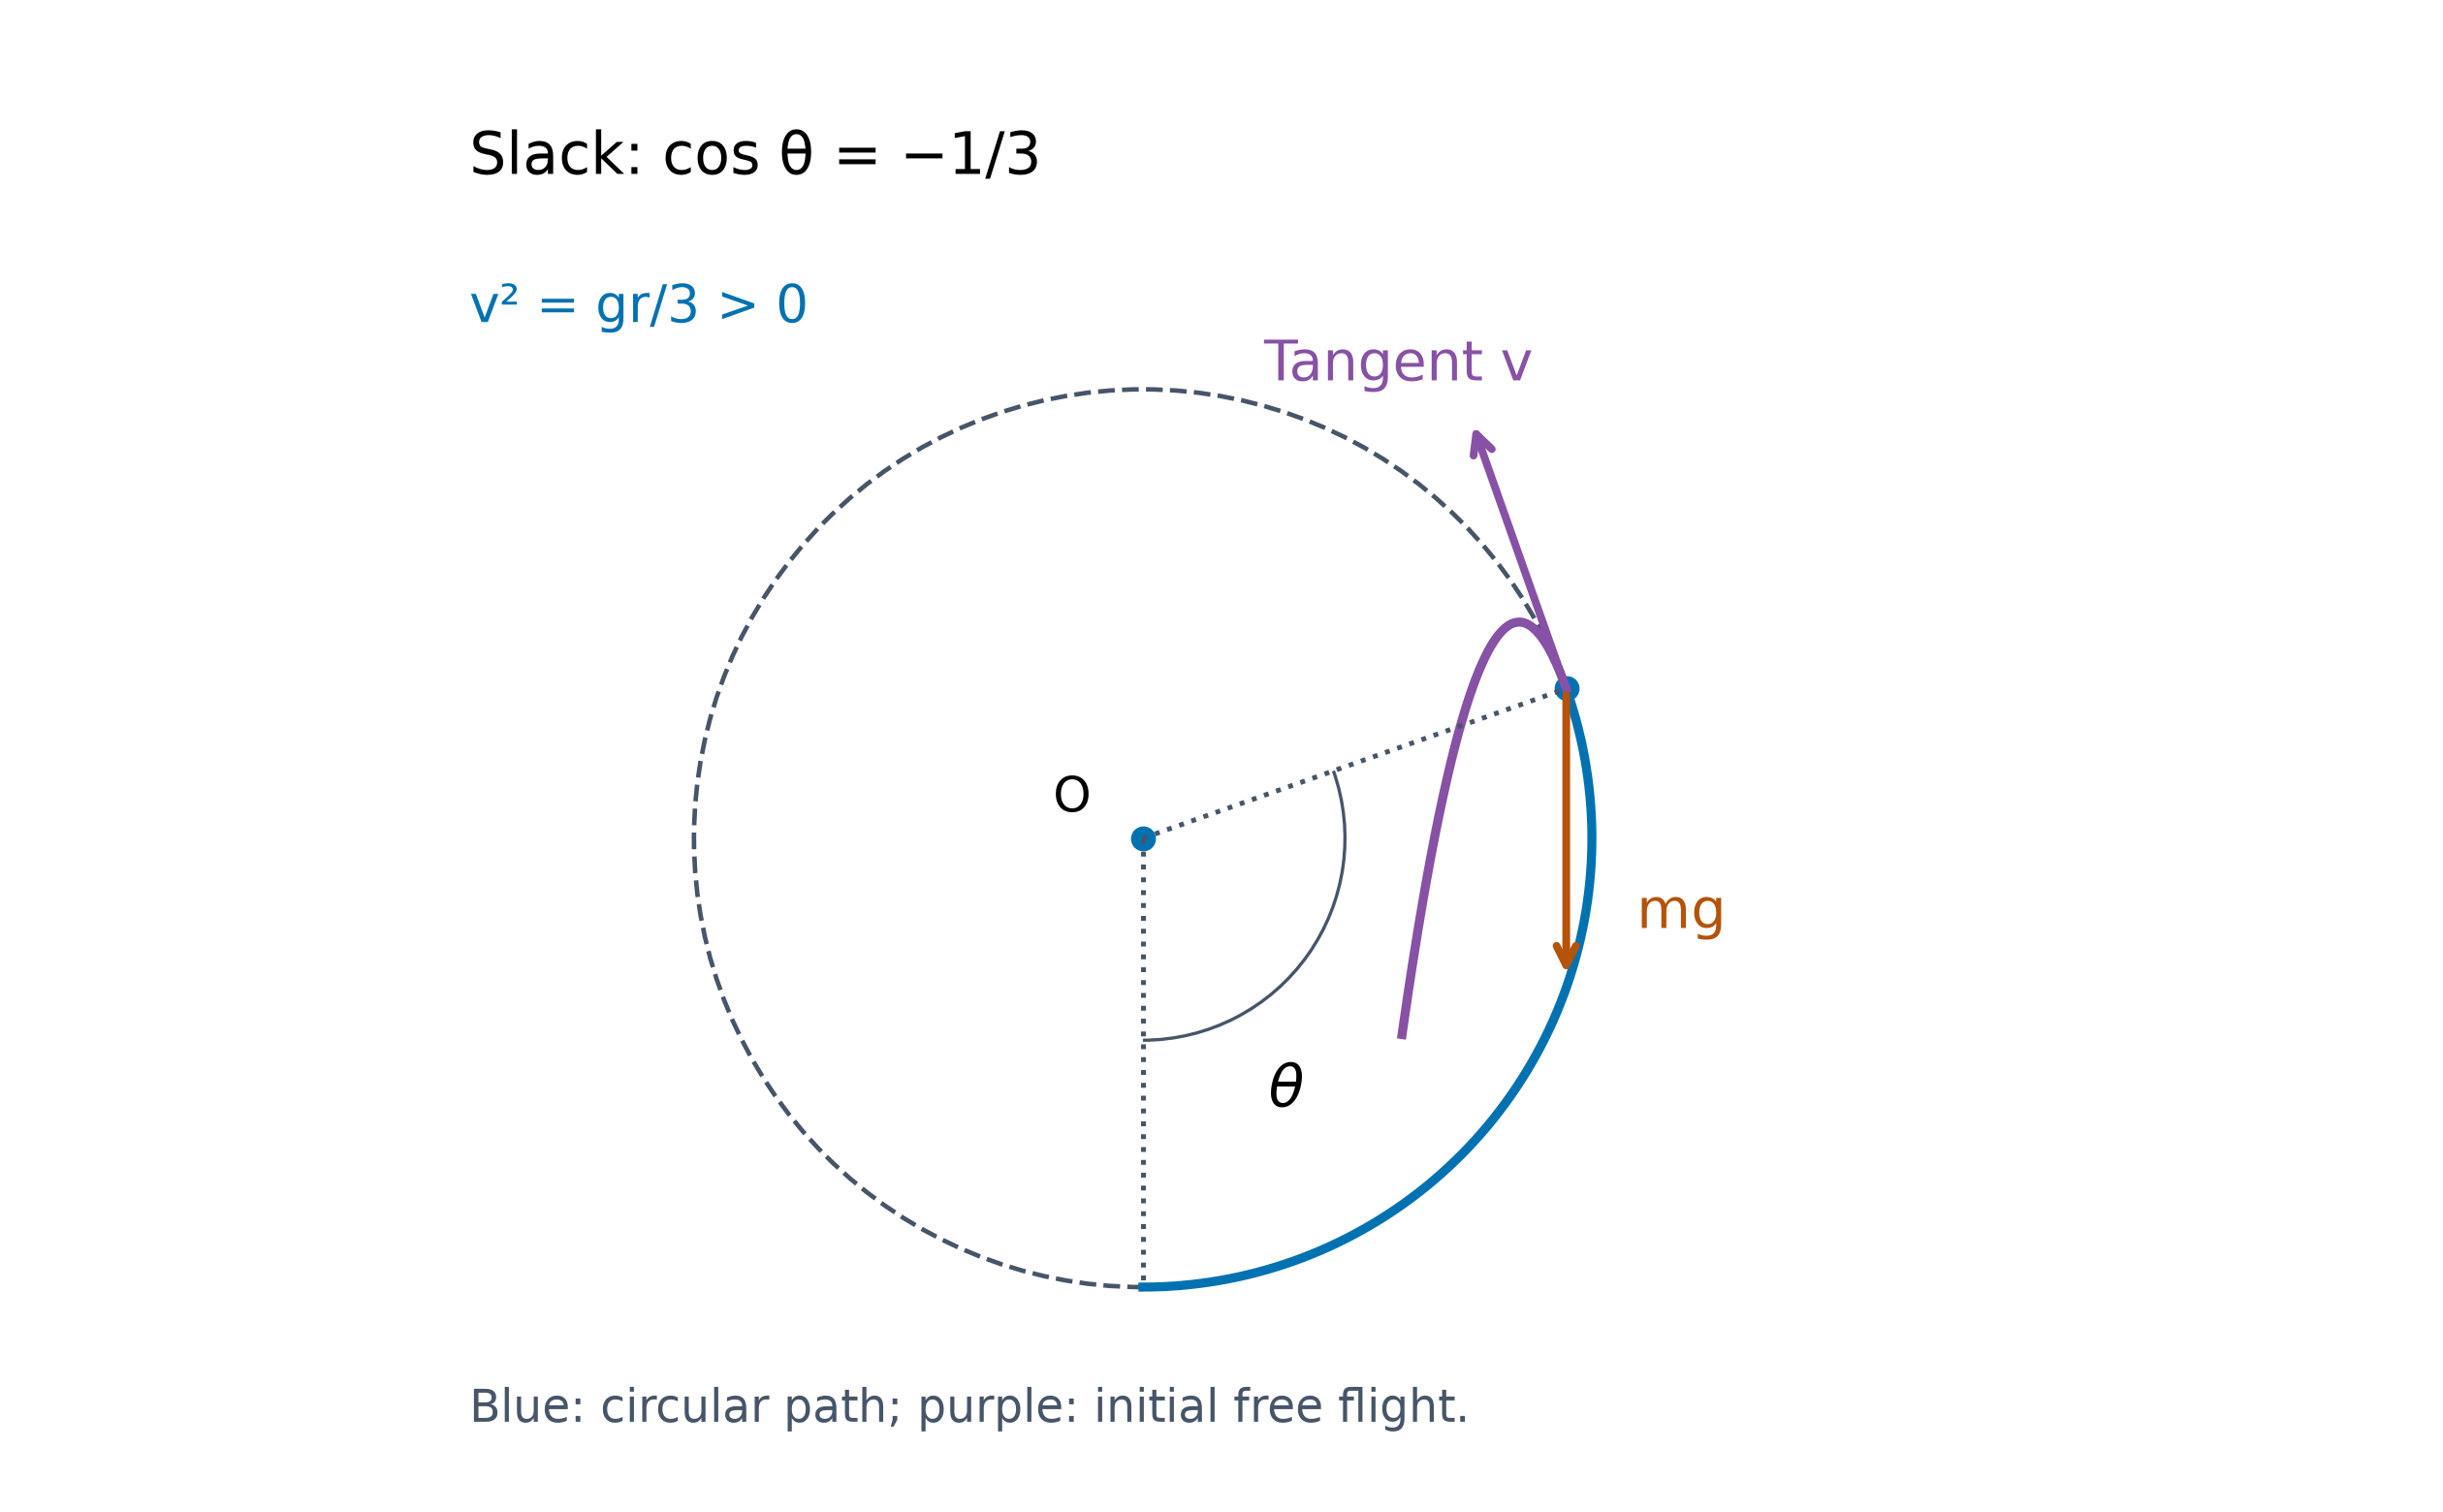
最下部の二乗速度が $gr$ の場合、方程式 $v=0$ は $\cos\theta=1/2$ を与える:粒子は $60^\circ$ で折り返され、張力は $mg/2>0$ である。水平面まで到達することはない。 最下部の二乗速度が $3gr$ の場合、方程式 $T=0$ は代わりに $\cos\theta=-1/3$ を与え、約 $109.5^\circ$ である。ここで $v^2=gr/3>0$ :粒子がまだ動いているうちに紐が緩む。それ以降の円運動方程式の適用は中止する。
内面は内向き方向にしか押し出すことができない
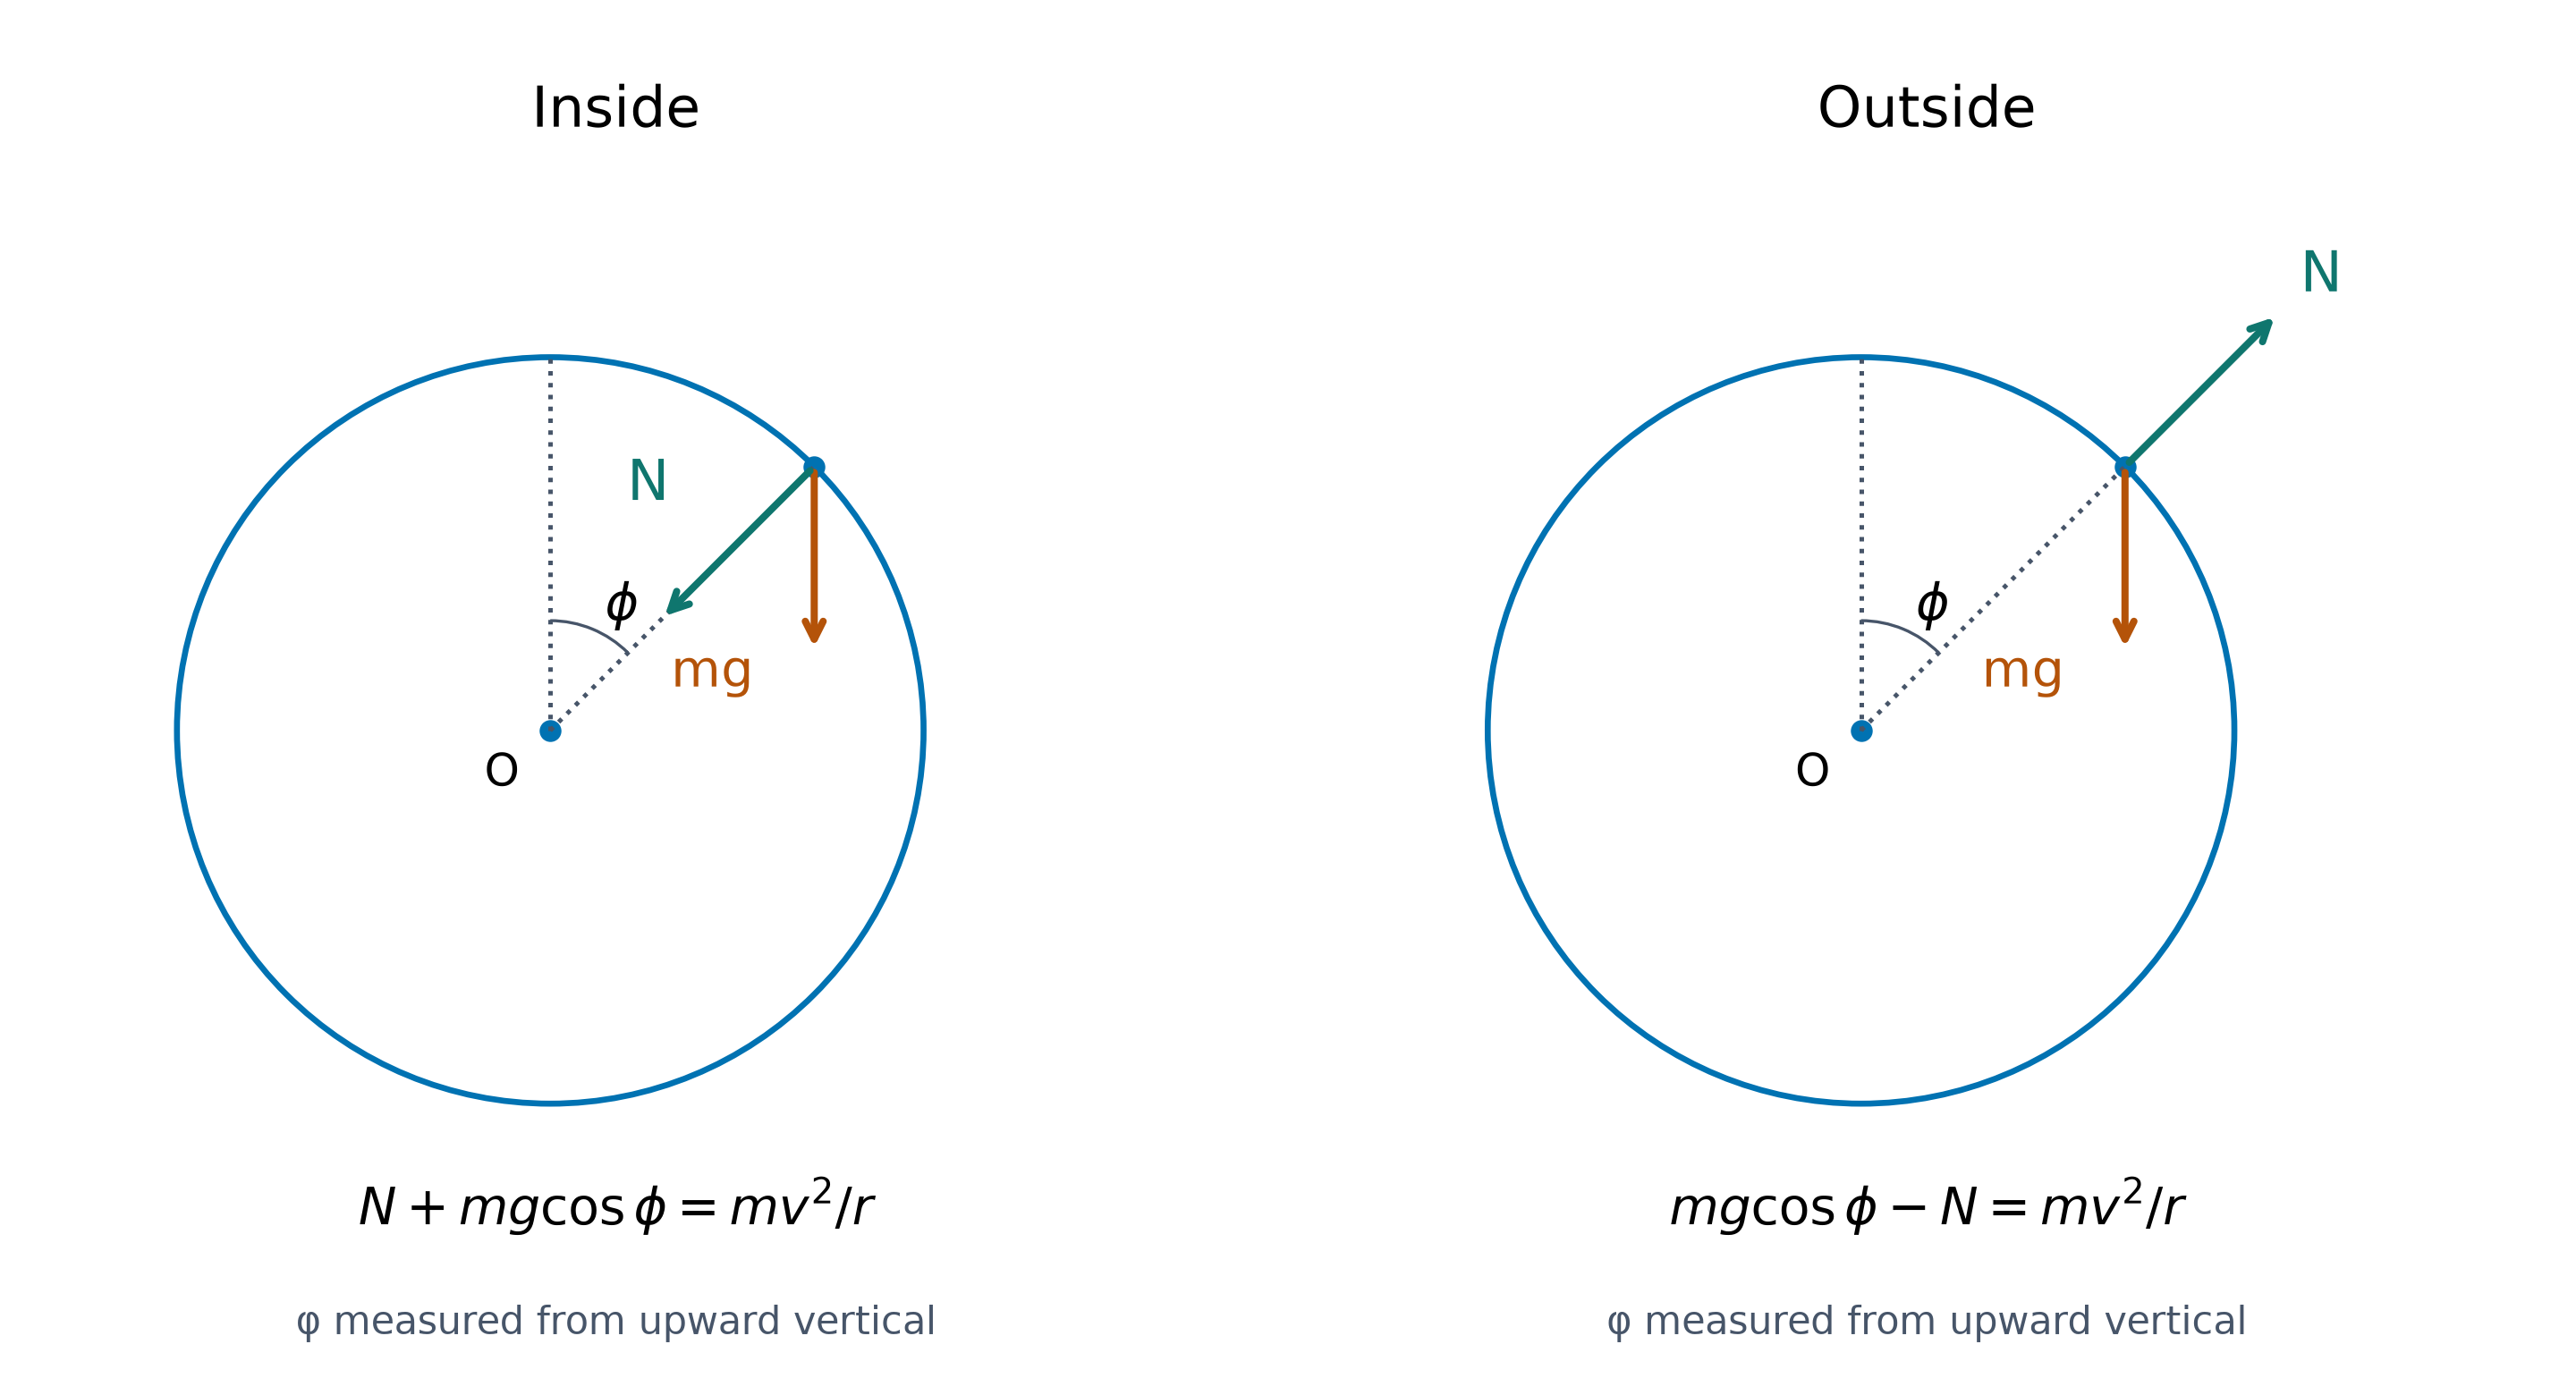
球殻の滑らかな内面において、垂直反力、すなわち垂直接触力$N$は球の中心に向かう。その径方向の方程式は$N-mg\cos\theta=mv^2/r$であり、$\theta$は鉛直下向きから測られる。 同じエネルギーおよび完全ループの結果が適用され、 $T$ が $N$ に置き換えられる。 $N\geq0$ を要求する:負の答えは表面が引っ張らなければならないことを意味する。離脱 の場合、境界 $N=0$ をテストする: continued circular motion に $N<0$ が必要であれば粒子は離脱する。限界の完全ループは最上部で $N=0$ となりながら分離しないことができる。
反力の比で縁の位置を特定する
粒子は滑らかな内側球殻の側面から下向き垂直方向に、二乗速度 $u^2=2gr$ で開始する。縁は中心から高さ $kr$ にある。始点では $N_A=mu^2/r=2mg$ 、縁ではエネルギーから $v_B^2=(2-2k)gr$ が得られる。 那里的内向き重力成分は $mgk$ であり、したがって $N_B/m=v_B^2/r-gk=(2-3k)g$ となる。 $N_B=N_A/4$ の場合、 $k=1/2$ となる。この縁まで接触を維持するには、単なるエネルギーテスト $u^2\geq gr$ だけでなく、 $u^2\geq3gr/2$ が必要である。
外側表面では、法線ベクトルの向きが逆となる
粒子はなめらかな固定球の頂点から、接方向の二乗速度 $gr/2$ で始まる。上向きの鉛直からの角度を $\phi$ とする。エネルギー保存則により $v^2=gr/2+2gr(1-\cos\phi)$ が得られる。 外側では法線は外向きである。内向きの方程式は $mg\cos\phi-N=mv^2/r$ であり、これにより $N=mg(3\cos\phi-5/2)$ が得られる。接触を失うのは $\cos\phi=5/6$ のときで、そのときの $v^2=5gr/6>0$ はこの通りである。内側表面の符号をそのまま写すな。
離脱は接線方向の速度を与え、その後曲線軌道を描く
離脱時、位置と速度は連続である。初期の自由飛行速度は円に接している。重力は引き続き作用するため、その後の軌道は直線の接線ではなく、放物線(投射体)となる。 底部$\cos\theta=-1/3$で緩み、底部の二乗速度が$3gr$である紐について、中心$O$を原点とする。解放時、$(x,y)=(2\sqrt2r/3,r/3)$であり、速度は$\sqrt{gr/3}$である。右側への上昇运动中、速度成分は$(-v/3,2\sqrt2v/3)$である。
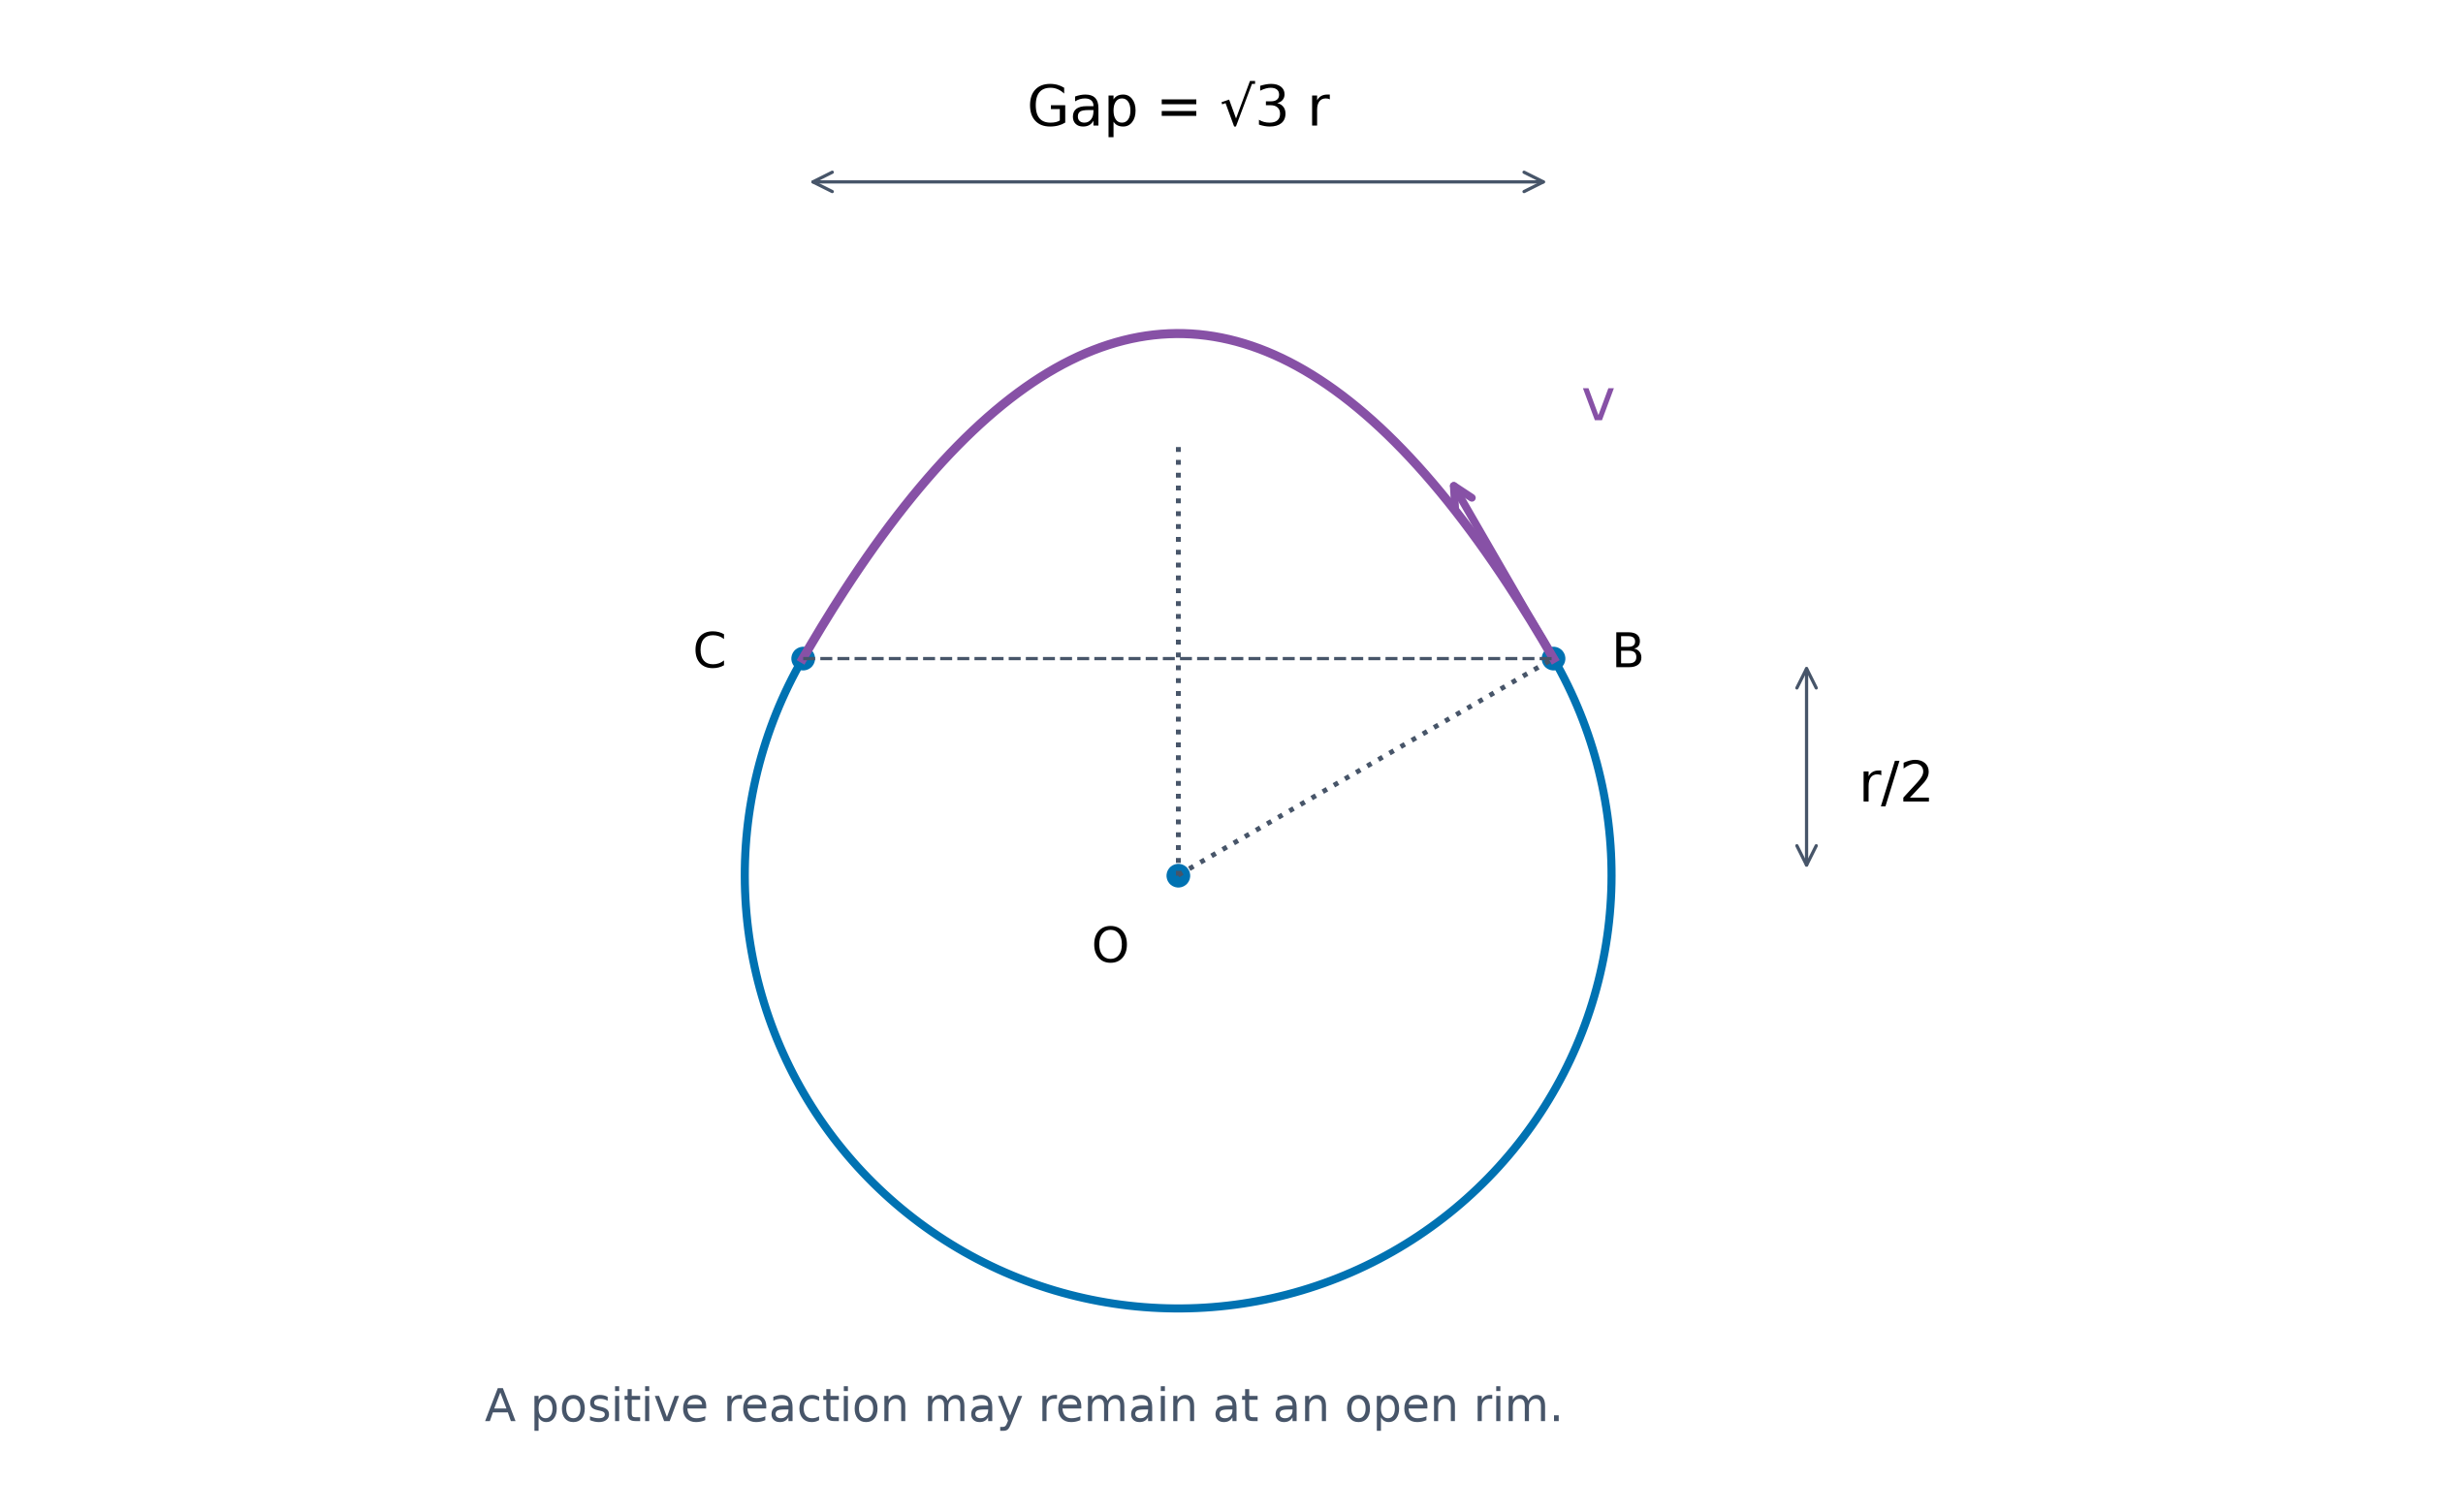
円運動をリムの上空への飛翔に接続する
中心より高さ $r/2$ の内側シェルを切断する。同じ高さで右側のリムから左側のリムへ飛ぶために、離脱時の速度を $v$ とする。水平距離は $\sqrt3r$ であり、速度成分は $(-v/2,\sqrt3v/2)$ である。 ゼロでない帰還時間は $t=\sqrt3v/g$ である。水平運動により $\sqrt3r=(v/2)t$ が得られ、したがって $v^2=2gr$ となる。もし発射が中心の高さの側面から行われた場合、エネルギー保存則により側面の二乗速度は $u^2=3gr$ となる。出口直前のリムの反力は $3mg/2>0$ であり、表面が終端に達する前に接触は失われない。
ルートを受容する前にモデルを確認する
力の図を描き、軌道の半径を特定する。定常的な水平運動については、鉛直方向および内向きに分解して解析する。垂直運動については、高さに基づくエネルギー保存と内向きの力方程式の一つを組み合わせる。$v^2\geq0$ およびループ全体における張力または反力の符号を確認せよ。 まず最初に起こる出来事(折り返し点、ロープの緩み、接触の喪失、または表面の終了)を明記し、次に適切なモデルを用いる。衝突はインパルスによって運動を変化させるため、無損失の円運動エネルギー方程式を、別の衝突論証なしに衝突過程に適用してはいけない。
方向と拘束条件をセットで維持する
$v=r\omega$ は速度と角速度を結びつける; $a_r=v^2/r$ は加速度の内向き成分である。内向きの合力は実際の力によって生じる。水平方向の軌道のみでは、一定速度を保証しない。 非伸縮性かつ無損失の垂直ループにおける軽質ロープの場合、底面の二乗速度は最低限 $5gr$ であるべきである。張力がゼロあるいは反力がゼロとなる境界では、拘束条件が継続可能かを検証せよ。離脱が発生する場合、その速度は当初接線方向であり、その後の飛翔は重力によって支配される。
探索
ラジアン単位の角度
円周運動はラジアンで測られる:角度 θ と半径 r をドラッグして掃過される弧を見てみよう——角速度 ω はこれを v = rω に変換する。
語彙
練習する
| English | 日本語 |
|---|---|
| horizontal/ˌhɒrɪˈzɒntl/ | 水平 |
| vertical/ˈvɜːtɪkl/ | 垂直 |
| speed/spiːd/ | 速度 |
| gravity/ˈɡrævɪti/ | 重力 |
| angular speed/ˈæŋɡjʊlə spiːd/ | 角速度 |
| linear speed/ˈlɪnɪə spiːd/ | 線速度 |
| period/ˈpɪərɪəd/ | 周期 |
| frequency/ˈfriːkwənsi/ | 周波数 |
| radial/ˈreɪdɪəl/ | 半径方向 |
| centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ | 向心加速度 |
| tangential/tænˈdʒenʃl/ | 接線方向 |
| vertical circle/ˈvɜːtɪkl ˈsɜːkl/ | 垂直円 |
| centripetal force/senˈtrɪpɪtl fɔːs/ | 向心力 |
| horizontal circle/ˌhɒrɪˈzɒntl ˈsɜːkl/ | 水平円周運動 |
| conical pendulum/ˈkɒnɪkl ˈpendjʊləm/ | 円錐振り子 |
| work/wɜːk/ | 仕事 |
| energy conservation/ˈenədʒi ˌkɒnsəˈveɪʃn/ | エネルギー保存則 |
| slack/slæk/ | 緩み |
| turning point/ˈtɜːnɪŋ pɔɪnt/ | 転換点 |
| normal contact force/ˈnɔːml ˈkɒntækt fɔːs/ | 法線接触力 |
| loss of contact/lɒs ɒv ˈkɒntækt/ | 接触喪失 |
| Hooke's law/hʊks lɔː/ | フークの法則 |
| radian/ˈreɪdɪən/ | ラジアン |
3.4
フックの法則
シラバス
| 受験者は以下のことをできること: | メモと例 |
|---|---|
| 弾性紐やばねに働く力と伸縮量との関係を表すモデルとしてフックの法則を用い、**弾性係数(モジュラス)**という用語を理解する | |
| 紐やばねに蓄えられた弾性ポテンシャルエネルギーの公式を用いる | 公式の証明は不要。 |
| 弾性紐やばねによる力の関わる問題を解く。仕事やエネルギーに関する考慮が必要な場合も含む。 | 例:粒子が1つ以上の紐やばねに接続されながら水平、垂直、または傾斜面上を動く場合、あるいは「圆锥振り子」として機能する弾性紐に接続された粒子の場合。 |
出典: Cambridge International シラバス
ジャンプにモデルが必要な理由
バンジーロープは伸びるにつれてエネルギーを蓄える。ジャンプ中にその引き力が変化するため、通常、等加速運動の公式は不適切である。 フックの法則は、指定された範囲内で力と伸びの比例関係をモデル化する。実際のロープがジャンプ全体を通じてこれを遵守するとは限らない。ここでは、特に断りがない限り、無損失の理想的な軽質弾性ロープおよびばねを使用する。
自然長からの伸びを測定する
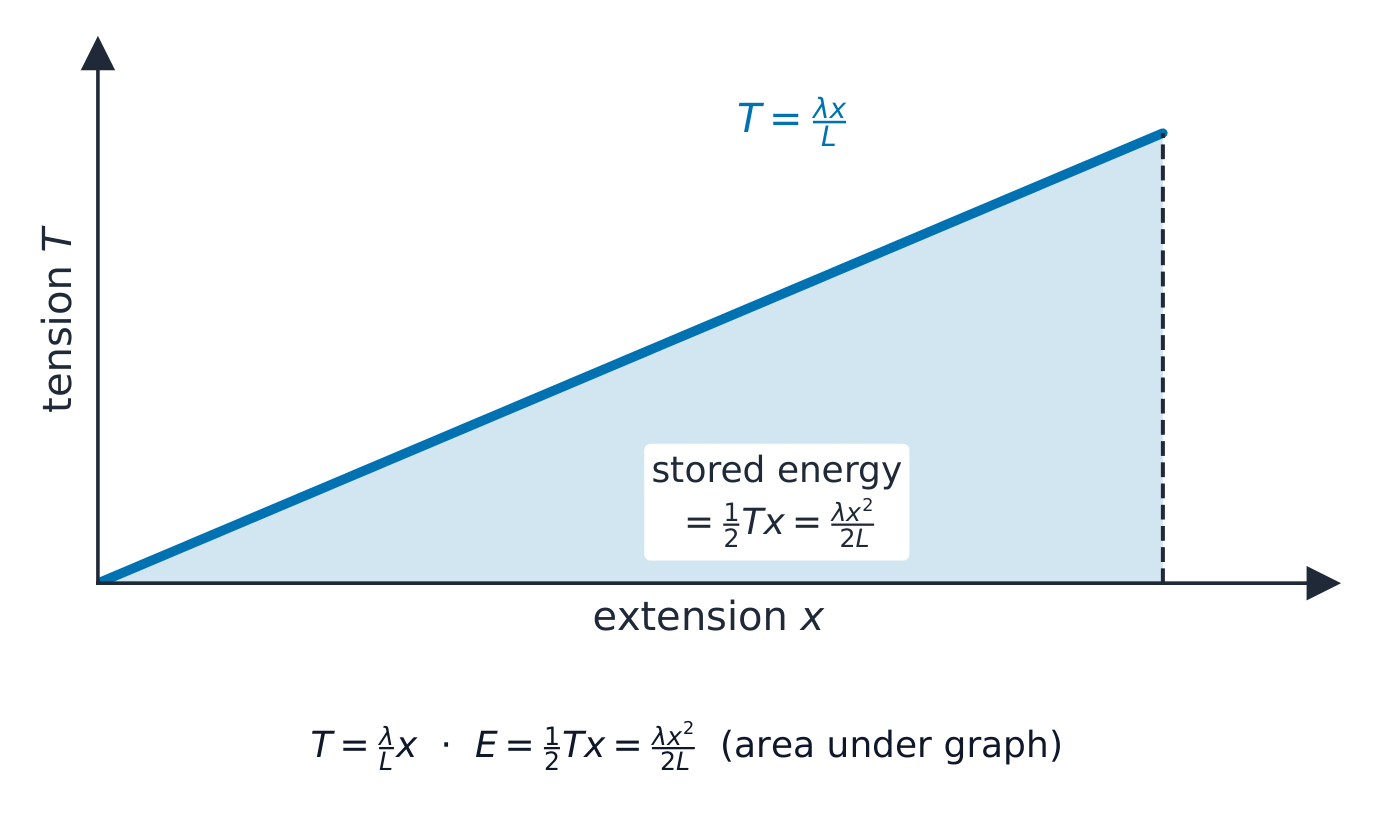
自然長 $L$ は荷重がない状態の長さである。実際の長さが $\ell$ のとき、伸びは $x=\ell-L$ であり、 $\ell$ ではない。張った弾性紐には張力 $T=kx$ が働く。 弾性係数 $\lambda$ を用いて $k=\lambda/L$ と表すので、 $T=\lambda x/L$ となる。スプリングでは、符号付き復元力は自然長からの変位に逆らう方向に働く。
弾性係数と剛性は異なる単位を持つ
剛性 $k$ は $\dfrac{\text{N}}{\text{m}}$ で測定され、この紐モデルにおける $\lambda$ はニュートンで測定される。これは材料および断面積の影響を含み、単位のパスカルであるヤング率とは異なる。 Cut a uniform string into two equal pieces: each has the same $\lambda$ but half the natural length, so each piece has twice the stiffness. Do not keep $k$ fixed when changing $L$ in this way.
紐とスプリングは異なる分岐を持つ
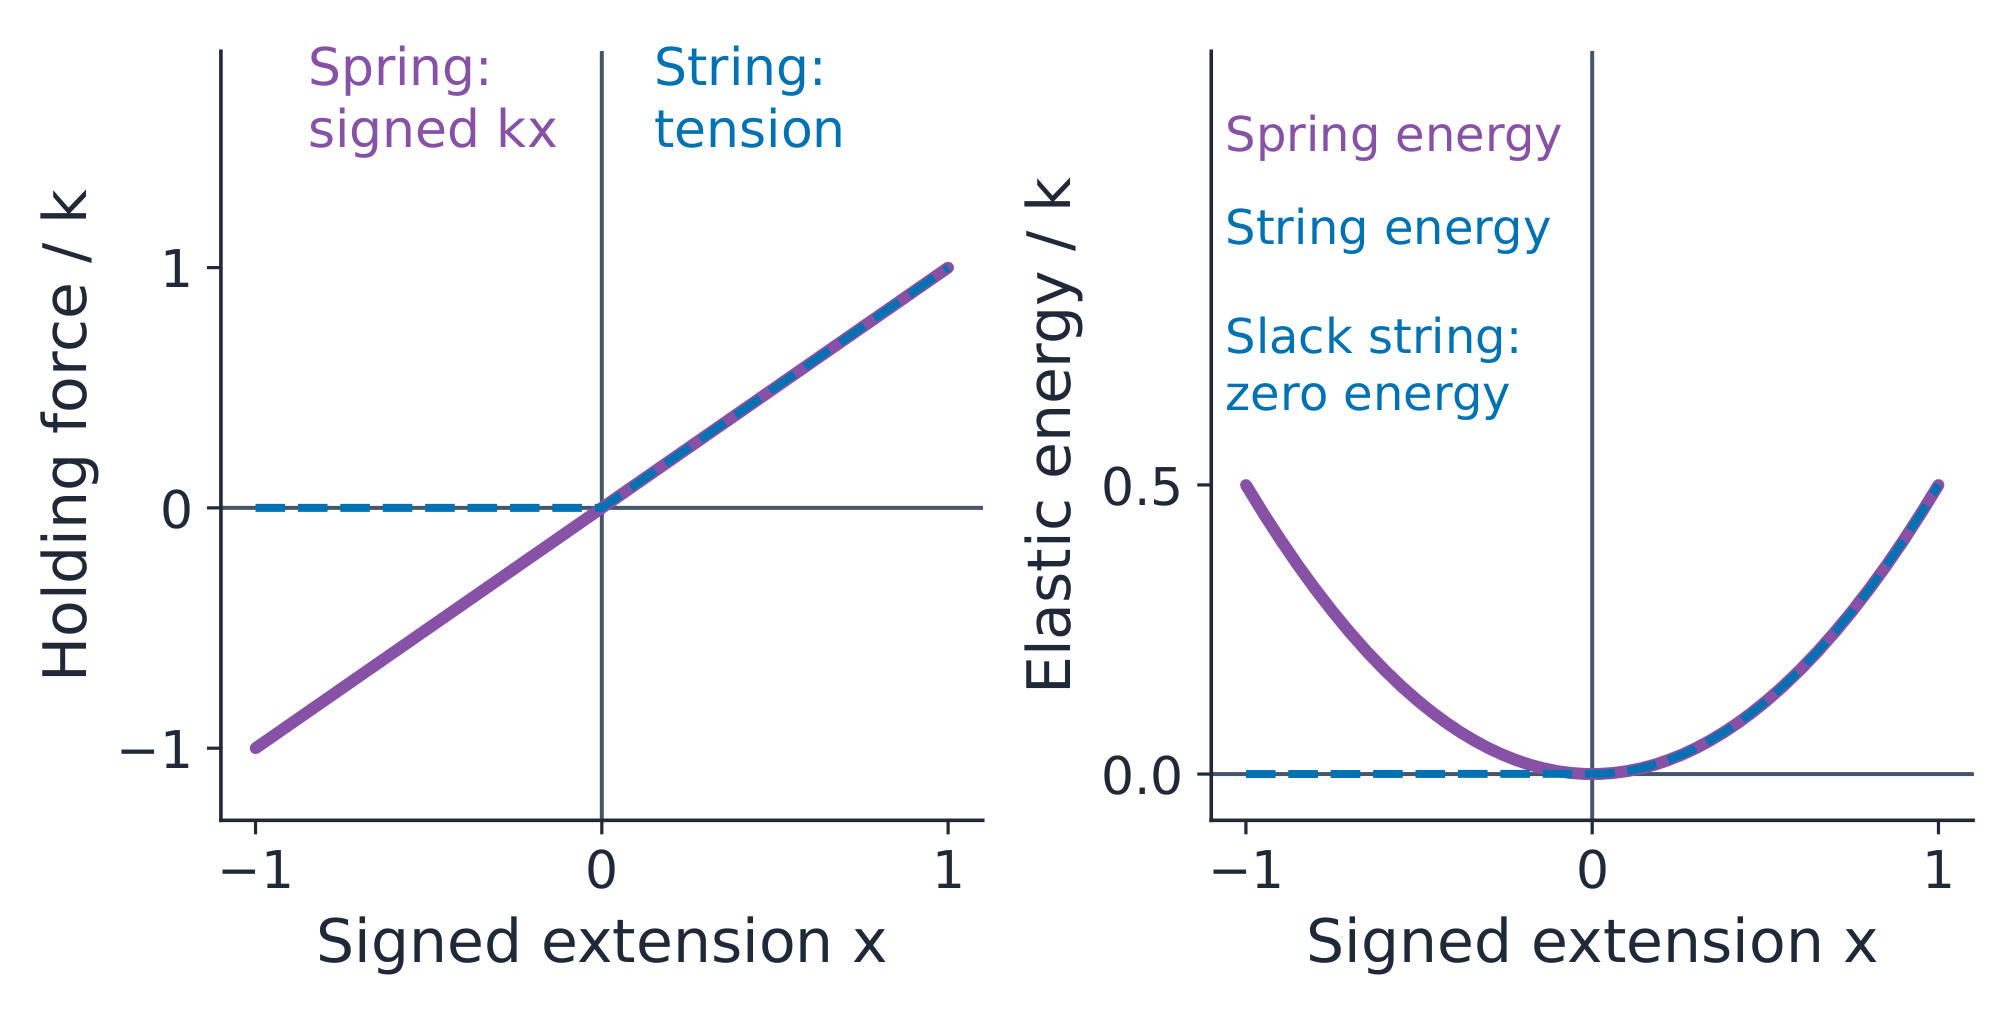
紐は張っているときのみ引く力が働く。 $\ell\leq L$ の場合、それは緩んでいる: $T=0$ およびその蓄積された弾性エネルギーはゼロである。 $\ell-L$ の負の値は、紐の張力の負の値を意味しない。 理想的スプリングは、伸びでは引き、圧縮では押し出すことができる。符号付き $x$ は負になり得るが、力の大きさは $k|x|$ である。指定されたモデル範囲内でのみスプリングの法則を適用し続けること。
グラフ下の面積を記録する
自然長からゆっくりと伸ばす際に行われる仕事は、力–伸びグラフの線の下にある三角形の面積に等しい。蓄積された弾性ポテンシャルエネルギーは
$$E_e=\frac12kx^2=\frac{\lambda x^2}{2L}.$$
For a spring this also applies in compression. For a string use it only when $x\geq0$; the slack branch has zero energy. Doubling extension doubles tension but multiplies energy by four. A proof of the energy formula is not required.
同一の紐に対して力とエネルギーを用いる
紐には $L=2\ \text{m}$ 、 $\lambda=50\ \text{N}$ および伸び $0.5\ \text{m}$ がある。実際の長さは $2.5\ \text{m}$ である。まず $T=\lambda x/L$ を用い、 $T=50(0.5)/2=12.5\ \text{N}$ を求める。 蓄積エネルギーには $E_e=\lambda x^2/(2L)$ を用い、 $E_e=50(0.5)^2/4=3.125\ \text{J}$ を得る。力とエネルギーは異なる単位を持つため、実際の長さを伸びに置き換えてはならない。
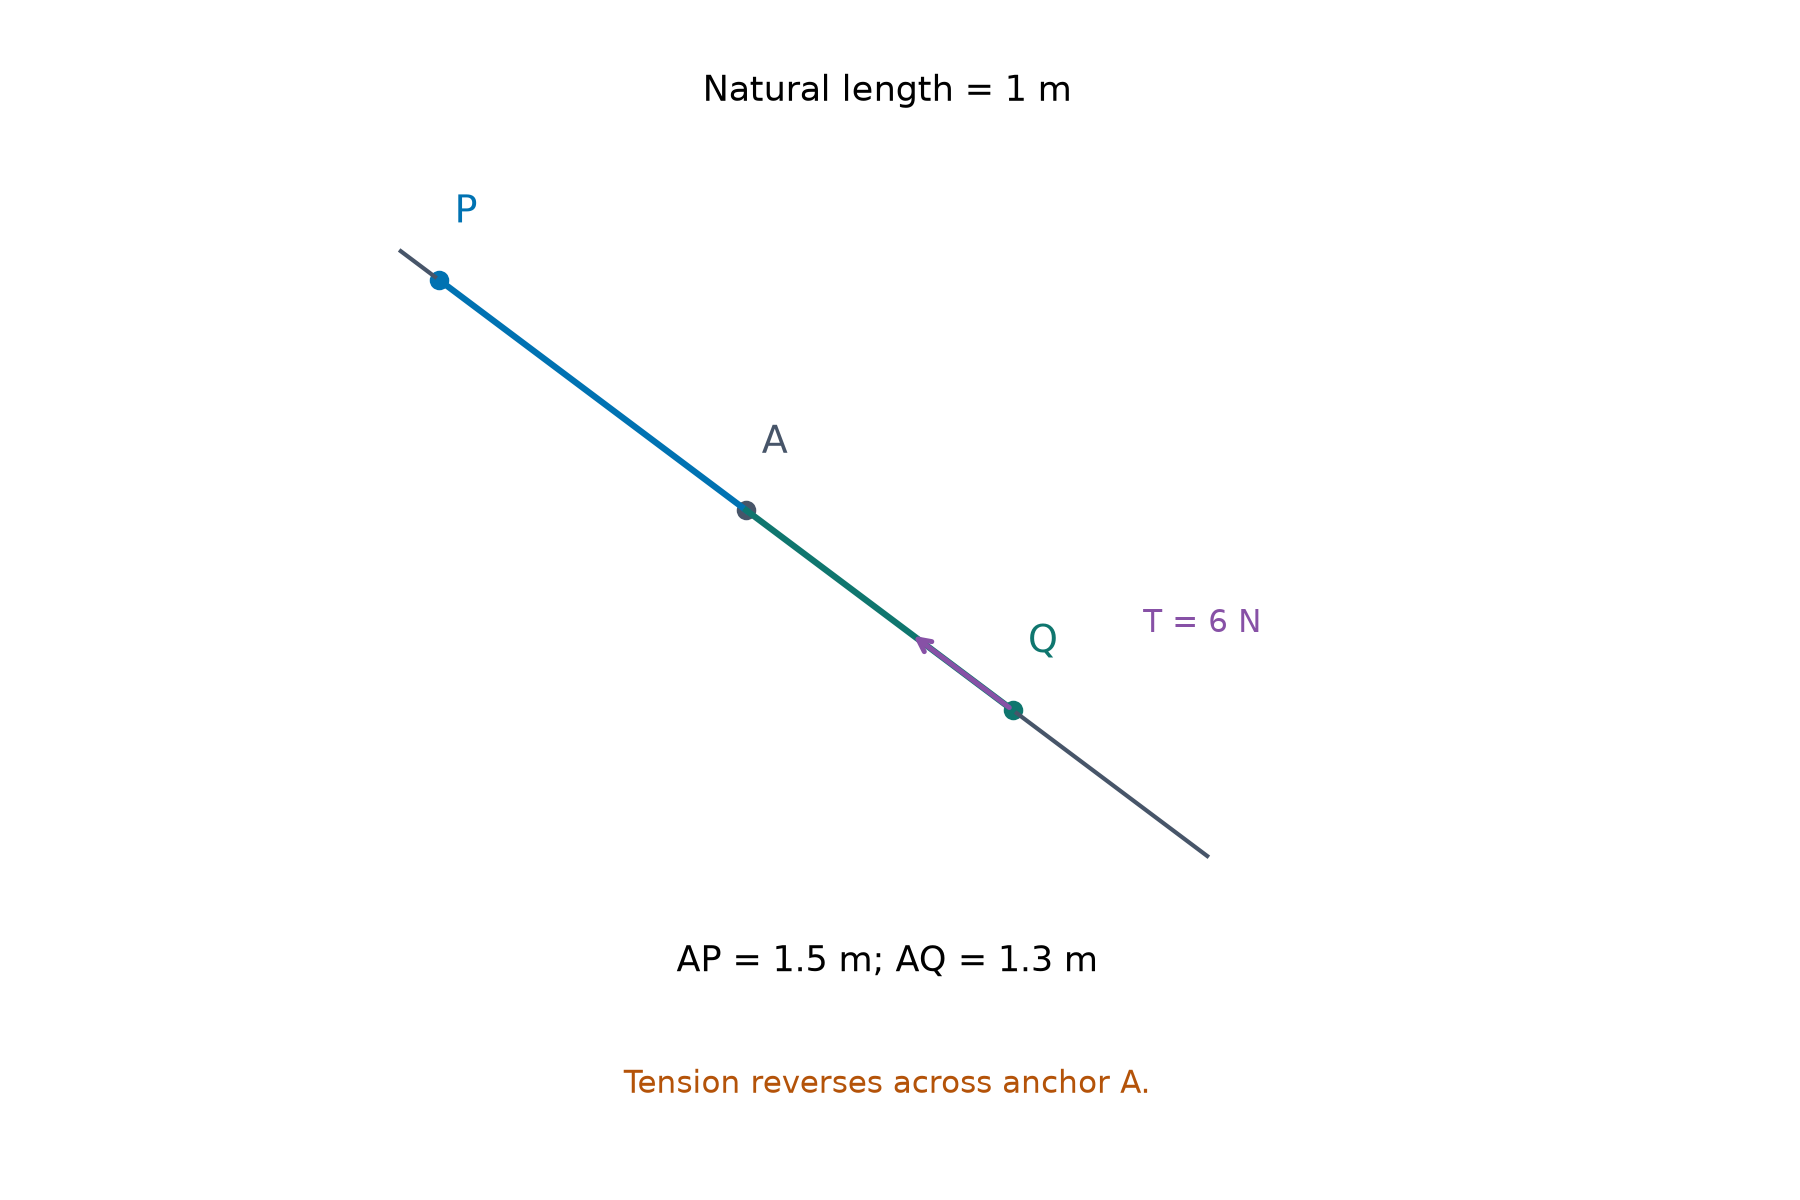
測定値から自然長を推定する
ある紐は長さ $1.3\ \text{m}$ で張力 $6\ \text{N}$ 、長さ $1.5\ \text{m}$ で張力 $10\ \text{N}$ を持つ。 $T=k(\ell-L)$ なので、勾配は $k=(10-6)/(1.5-1.3)=20\ \dfrac{\text{N}}{\text{m}}$ である。 したがって $L=\ell-T/k=1.3-6/20=1\ \text{m}$ および $\lambda=kL=20\ \text{N}$ となる。他の測定値を確認する: $20(1.5-1)=10\ \text{N}$ 。直線の水平切片が自然長を示し、ゼロ長ではないことに注意すること。
吊り下げの平衡点を求める
質量 $m$ が上部に取り付けられた垂直な紐の一つから静止して吊り下げられている。平衡には $T=mg$ が必要であり、その平衡時の伸びは $e=mg/k=mgL/\lambda$ である。 $k=30\ \dfrac{\text{N}}{\text{m}}$ 上の $0.6\ \text{kg}$ は、 $g=10\ \dfrac{\text{m}}{\text{s}^2}$ のとき $e=0.2\ \text{m}$ を持つ。もし質量がその位置を通過している場合、加速度は一時的にゼロであるが、速度がゼロである必要はない。
自然長でのリリースは緩い読み込みではない
自然長で下端に質量を取り付け、抵抗なく静止から離す。下方へ$x$だけ伸びた後、エネルギーより$mgx=\tfrac12mv^2+\tfrac12kx^2$が得られる。 最大伸張$v=0$において、非ゼロの解は$x=2mg/k=2e$である。最大速度は$x=e$でより早く現れ、その点では$mg-kx=0$であり、$v_{\max}^2=g^2m/k$である。代わりに緩い読み込みは$e$で終了し、系からエネルギーを除去する。
水平スプリングは自然長を通過できる
滑らかな水平線上にある質点$2\ \text{kg}$が、定数$k=50\ \dfrac{\text{N}}{\text{m}}$を持つスプリングに取り付けられている。伸び$0.4\ \text{m}$で静止から離す。初期エネルギーは$\tfrac12k(0.4)^2=4\ \text{J}$である。 自然長ではエネルギーがすべて運動エネルギーとなる:$\tfrac12mv^2=4$、したがって$v=2\ \dfrac{\text{m}}{\text{s}}$である。質点は圧縮領域に入り続け、他の物理的制約 intervening しない限り、最初に$x=-0.4\ \text{m}$で停止する。
水平紐は自然長でモデルが変わる
そのスプリングを同じ$k$と初期伸びを持つ弾性紐に置き換える。自然長では同じ速度を持つが、それ以降は張力も弾性エネルギーもない。 滑らかな水平面上では、質点は別の制約が働くまで一定速度で移動する。スプリングのような圧縮や反転を予測してはならない。アンカーを超えて質点を追跡する前に幾何学を指定せよ。
圧縮された垂直スプリングを離す
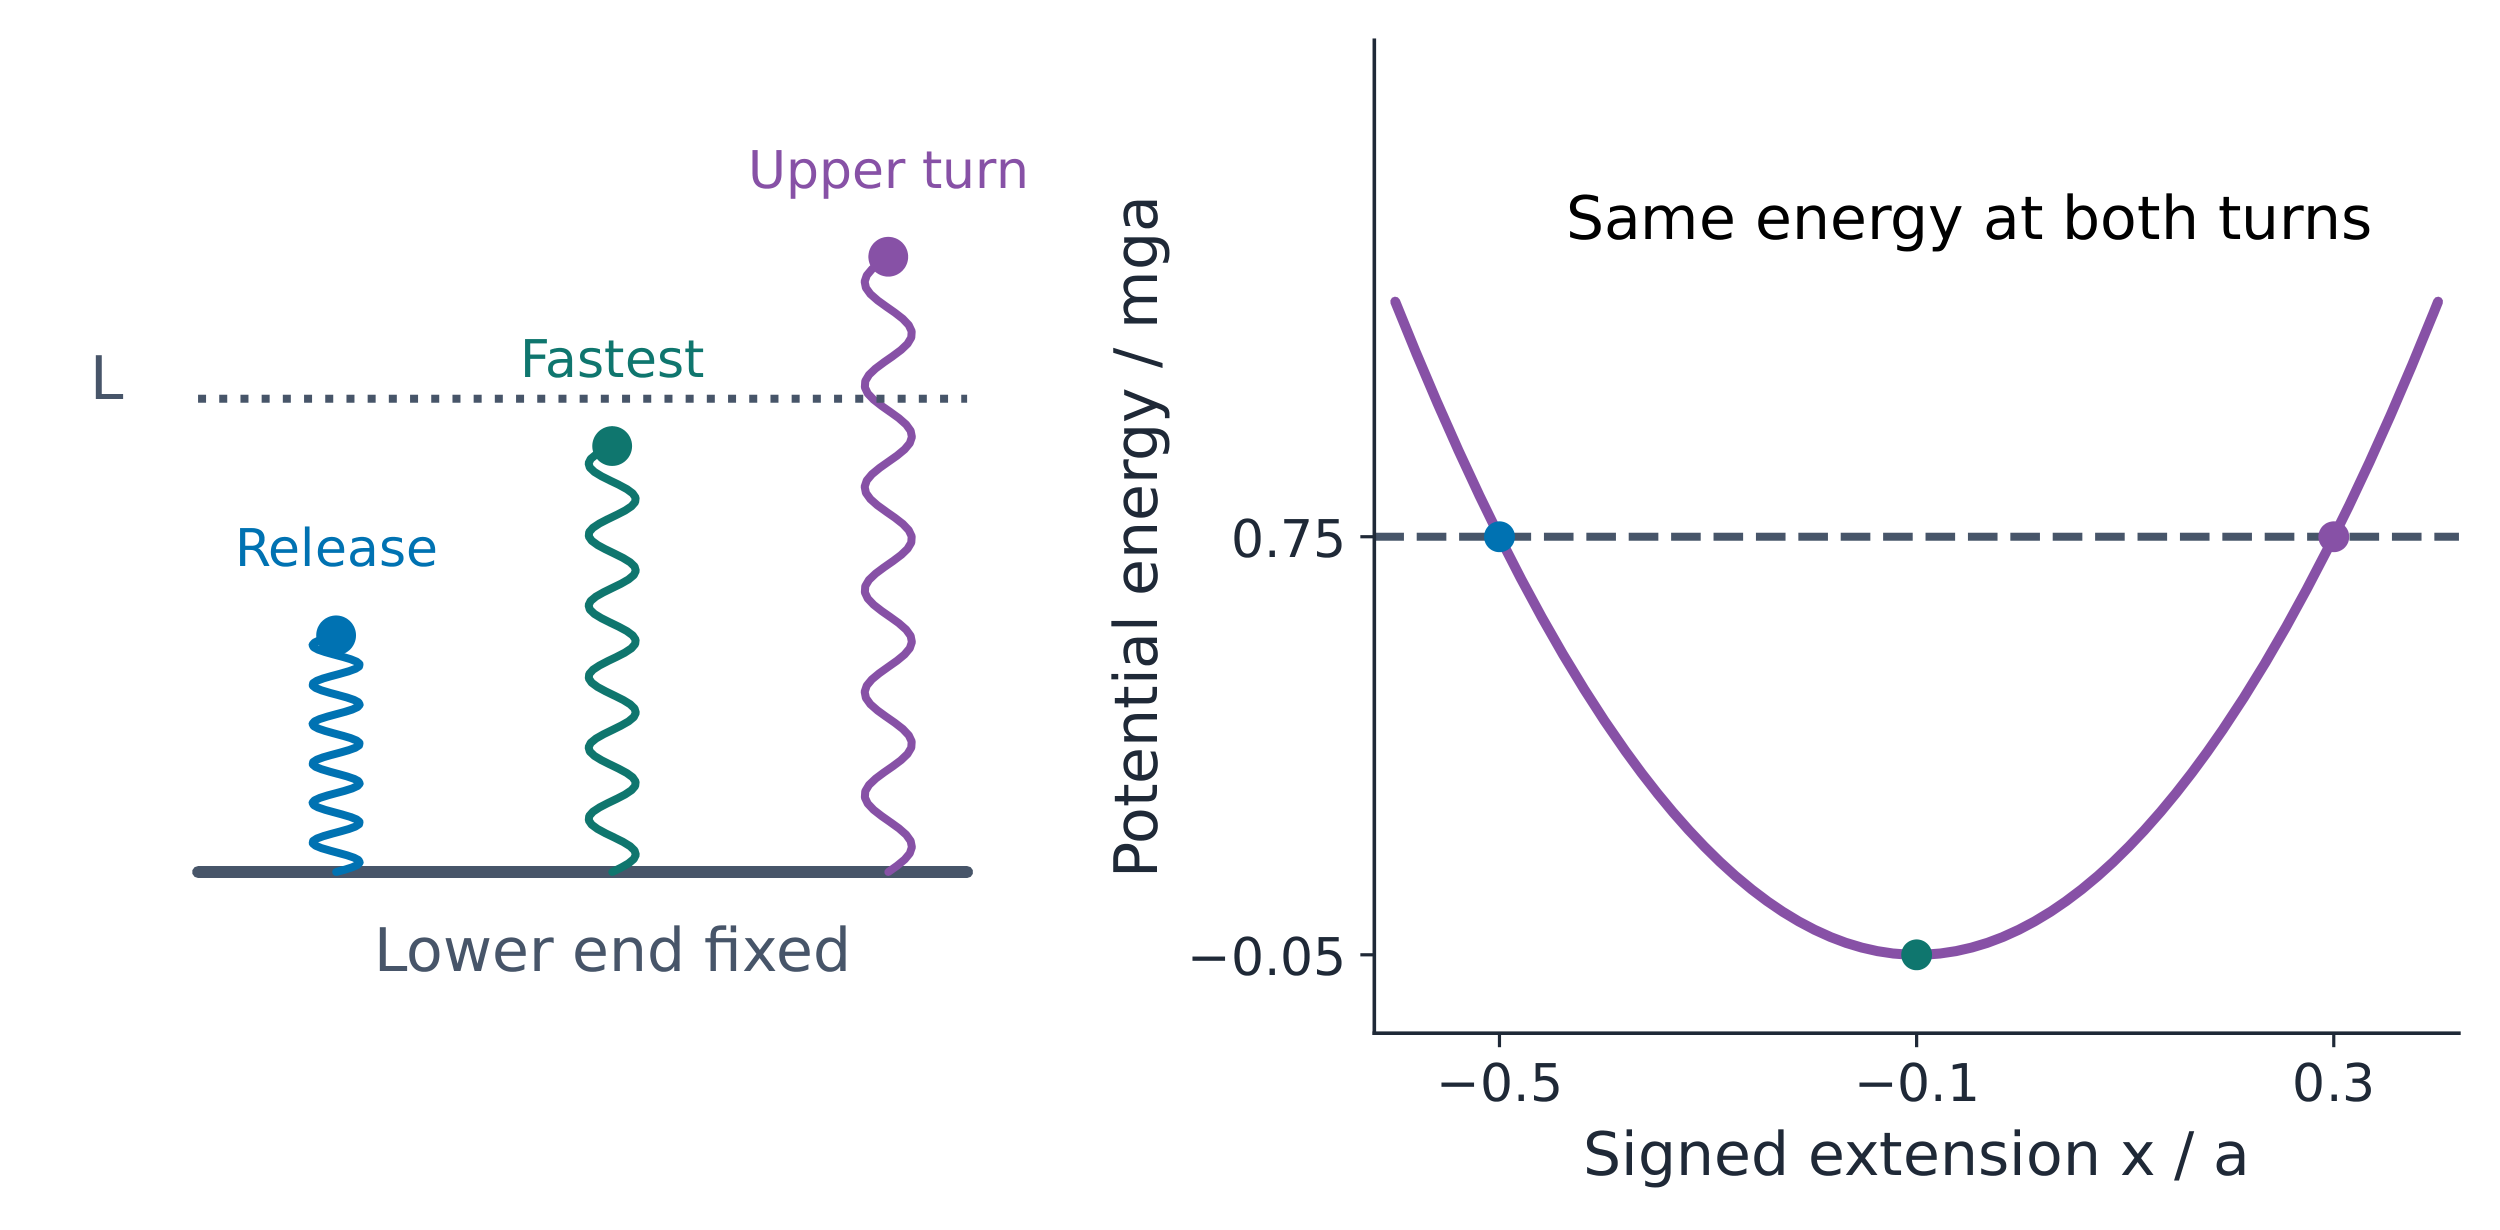
下端が固定され、自然長$a$、定数$\lambda=10mg$を持つスプリングがある。上端に質量$m$を取り付け、圧縮$a/2$で静止から離す。上方を正とする伸びを$x$とする。自然長相对于した全ポテンシャルエネルギーは$U=5mgx^2/a+mgx$である。 当初、$x=-a/2$および$U=3mga/4$であった。次の静止点では、$z=x/a$を代入する:$5z^2+z=3/4$。解は$-1/2$および$3/10$である。前者が初期状態であり、最大伸長は$3a/10$である。
最大速度は転返点ではない
そのスプリングの例では、$-kx-mg=0$が$x=-a/10$で生じる。そこでのポテンシャルエネルギーは$-mga/20$であり、したがって最大運動エネルギーは$3mga/4+mga/20=4mga/5$である。 したがって$v_{\max}^2=8ag/5$である。最大伸張$3a/10$において、質量は一時的に静止しているが、加速度は$-4g$、下向きである。転返点は$v=0$を持ち、合力がゼロである必要はない。
エネルギーを書く前に両端の状態を記録する
高さの基準を一つ選ぶ。初期および最終位置における運動エネルギー、重力ポテンシャルエネルギー$mgh$、および有効なすべての弾性エネルギーを書き記す。抵抗がない場合、その総和は保存される;摩擦がある場合は負の仕事を加算せよ。 各伸びを独立に求めるために実際の長さを使用せよ。自然長以下にある紐はエネルギー$\lambda(\ell-L)^2/(2L)$ではなくゼロ寄与をする。軌道が緩み境界を横切る場合は、各区間で正しい力則を使用せよ。
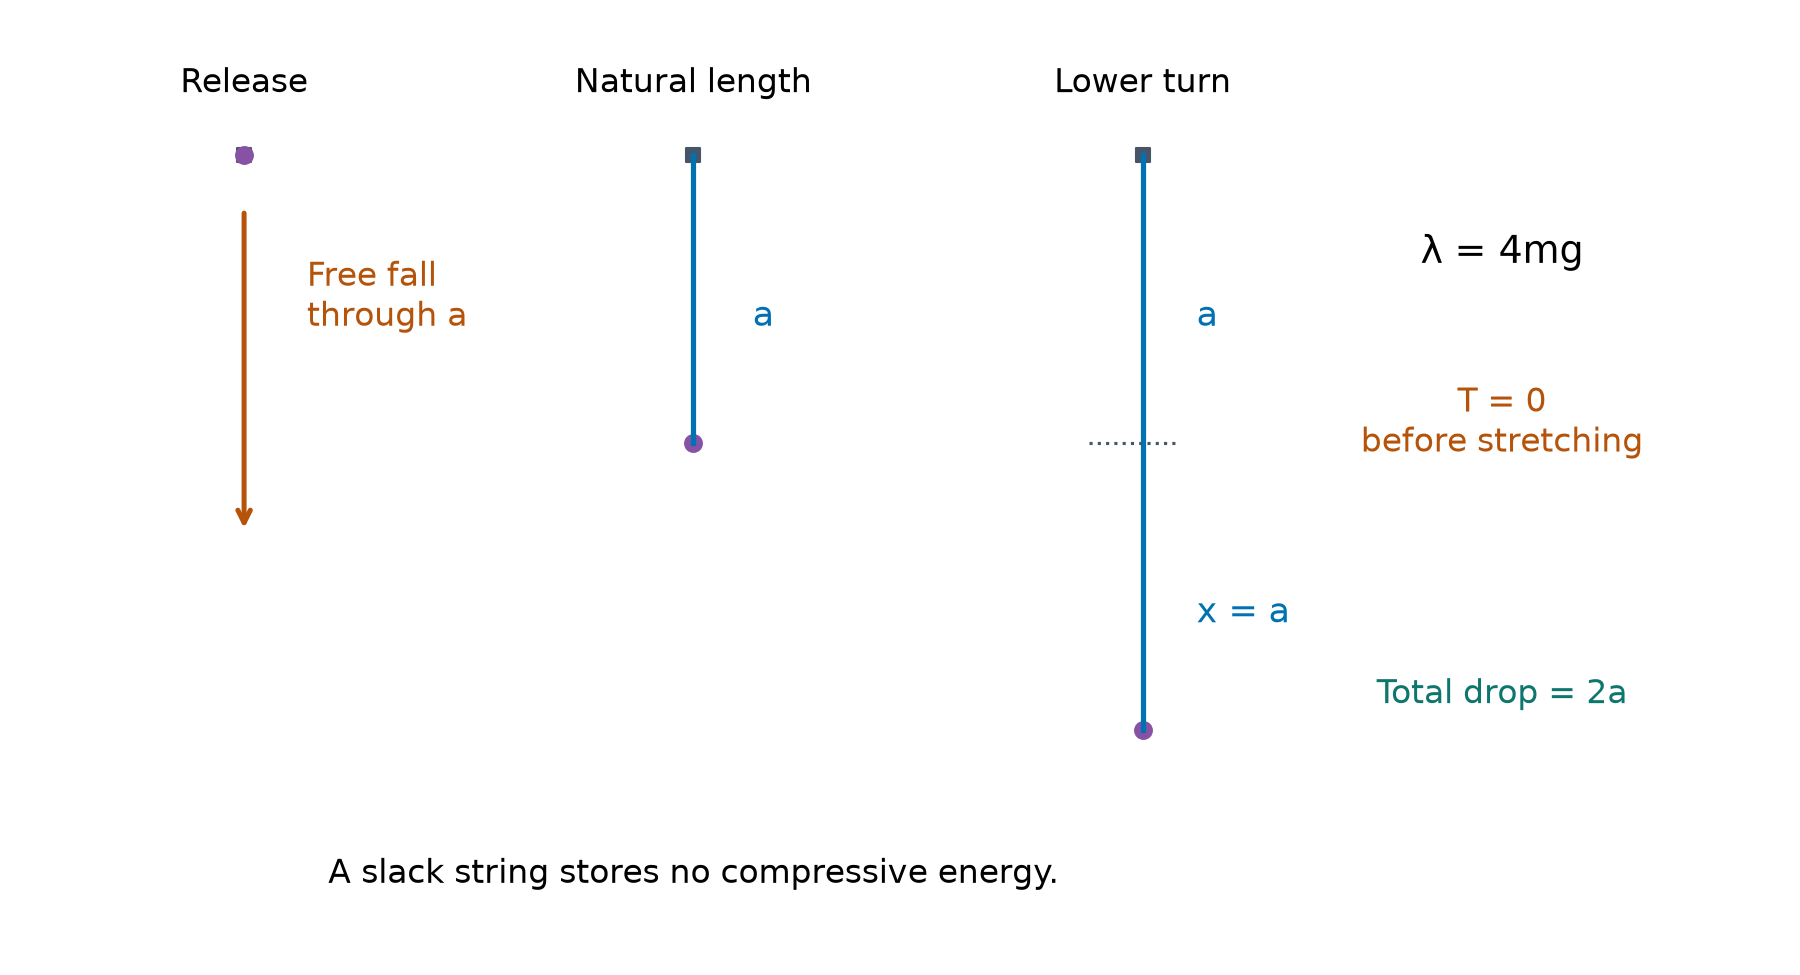
伸長の前に自由落下がある
質量$m$がアンカーで静止から離され、自然長$a$、定数$\lambda=4mg$を持つ垂直紐の上にある。最初に$a$を自由落下し、その後紐の伸長が始まる。後続の伸び$x$において、エネルギーは$mg(a+x)=\tfrac12mv^2+2mgx^2/a$を与える。 最低点で $z=x/a$ とする。すると $2z^2-z-1=0$ であり、したがって $z=1$ となる;負の解は伸びた領域の外側にある。総変位は $2a$ である。最大速度は $x=a/4$ にあり、その値は $v_{\max}^2=9ag/4$ となる。
質量を取り除くと平衡が変化する
垂直な紐の自然長は $a$ で、 $\lambda=4mg$ である。質量 $m$ と $3m$ をまず平衡状態で吊るすと、伸長量は $a$ となる。 $3m$ をインパルスなく取り除く。残りの質量は長さ $2a$ の位置から静止して動き始める。 張った領域に $z=x/a$ を置き、自然長を高さゼロとする。エネルギーは $\tfrac12mv^2+mga(2z^2-z)=mga$ となる。 $v^2=ag$ となる最初の位置を求めるために、方程式 $2z^2-z=1/2$ を解く。有効な解は $\ell=(5+\sqrt5)a/4$ を与えるが、もう一つの解は負の伸長量を持つ。
却下された解は緩んだ飛行を表さない
その例の自然長の位置では、 $v^2=2ag$ が上向きである。その後、紐は緩み、次の出来事まで重力のみが働く。張った紐の二次方程式はこの運動を表すことはできない。 さらに $s$ だけ上昇した後、式 $v^2=2ag-2gs$ を用いる。 $v^2=ag$ となる後の位置は $s=a/2$ であり、したがって長さは $a/2$ である。旧式の公式による負の伸長量の解は異なる値を与えるが、これは圧縮弾性エネルギーを仮定しているためである。
斜面に沿って分解する
質量 $m$ が水平面に対して $\beta$ の角度で傾いた滑らかな平面上に置かれ、平面に沿って上流側のアンカーに紐で結ばれている。法線反力は $mg\cos\beta$ 、斜面下向きの重力成分は $mg\sin\beta$ である。 平衡には $kx=mg\sin\beta$ が必要である。 $m=1\ \text{kg}$、 $g=10\ \dfrac{\text{m}}{\text{s}^2}$、 $\sin\beta=3/5$、 $k=20\ \dfrac{\text{N}}{\text{m}}$ に対して、 $x=0.3\ \text{m}$ が成り立つ。摩擦力が存在する場合は、その実際の方向を含めて考慮しなければならない。
アンカーを超えて紐を追跡する
その滑らかな平面と粒子を用い、自然長は $1\ \text{m}$ とする。アンカーの上 $1.5\ \text{m}$ の位置から静止して手放す。最初は紐が斜面下向きに引き、その後アンカー周辺で緩んで、アンカー下側で再び張る。最大速度はアンカー下の伸長量 $0.3\ \text{m}$ の位置にあり、ここで張力が斜面下向きの重力成分 $6\ \text{N}$ と釣り合う。 その地点までの移動距離は全体で $1.5+1+0.3=2.8\ \text{m}$ である。仕事・エネルギーの原理により、 $\tfrac12mv^2=\tfrac12k(0.5)^2+mg\sin\beta(2.8)-\tfrac12k(0.3)^2=18.4\ \text{J}$ となる。したがって $v_{\max}^2=36.8\ \dfrac{\text{m}^2}{\text{s}^2}$ である。この点以前は、斜面下向きの合力は常に正であった。
摩擦は機械的エネルギーを奪う
同じ斜面において、 $\mu=1/4$ とし、アンカー下の自然長からの位置で粒子を手放す。最初の斜面下向きの運動において、法線反力は $8\ \text{N}$ 、摩擦力は $2\ \text{N}$ で斜面上向きである。弾性力がない前の駆動力は $6-2=4\ \text{N}$ である。 仕事・エネルギーの原理により、 $\tfrac12mv^2=4x-10x^2$ となる。最初の最大伸長量は $0.4\ \text{m}$ であり、最大速度は $x=0.2\ \text{m}$ の位置で、那时 $v_{\max}^2=0.8\ \dfrac{\text{m}^2}{\text{s}^2}$ となる。帰路における摩擦の方向を再確認すること;この式は最初の下降 motion を表す。
逆向きに引く2本の紐には2つの伸長量が必要
滑らかな水平線上に $6\ \text{m}$ 間隔でアンカーを固定する。両方の紐の自然長は $2\ \text{m}$ であり、左の紐の張力は $\lambda=20\ \text{N}$ 、右の紐の張力は $40\ \text{N}$ である。左から $q$ の座標において、両方が張っているのは $2<q<4$ のときだけである。 $10(q-2)=20(4-q)$ を釣合せて平衡 $q=10/3\ \text{m}$ を求める。総弾性エネルギーは $U=5(q-2)^2+10(4-q)^2$ である。 $2\ \text{kg}$ の質量を $q=3\ \text{m}$ から手放すと、 $U=15\ \text{J}$ となり、平衡 $U=40/3\ \text{J}$ において、 $v_{\max}^2=5/3\ \dfrac{\text{m}^2}{\text{s}^2}$ となる。もう一つの解は $q=11/3\ \text{m}$ であり、まだ同じ領域内にある。
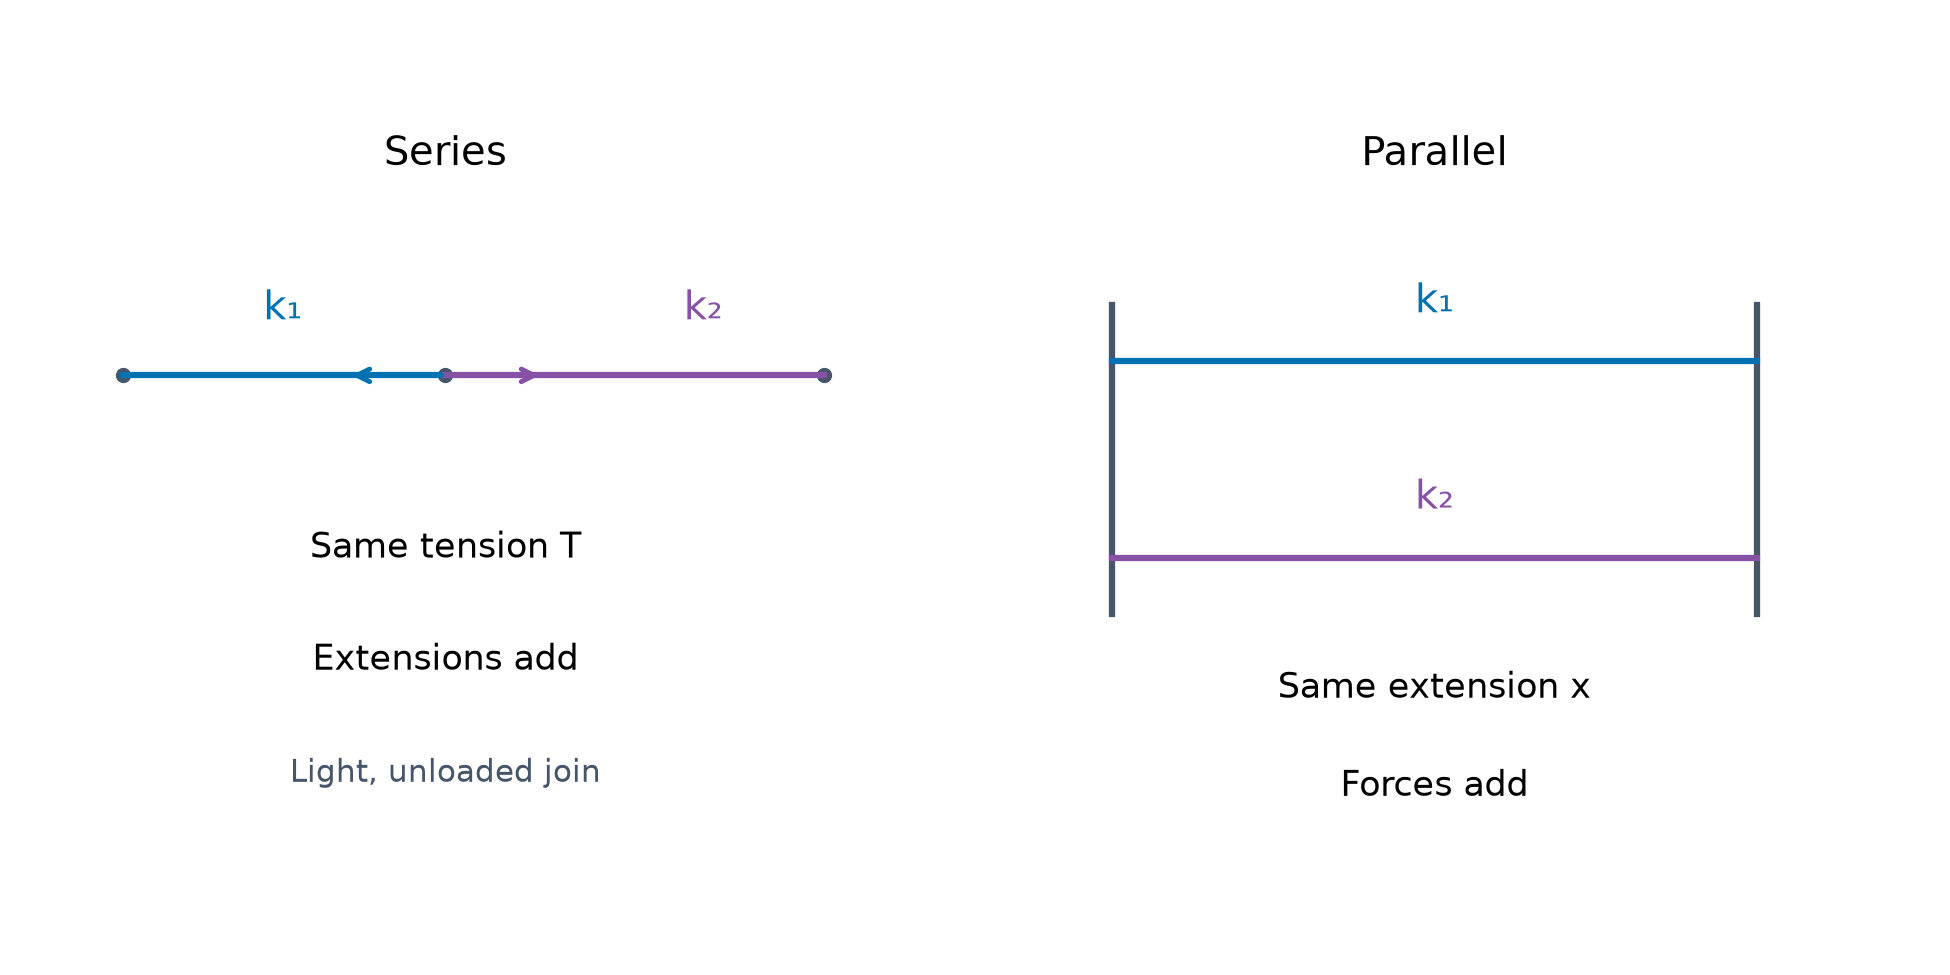
直列接続の紐は共通の張力を帯びる
直列に接続された2本の紐について、中間の接合点に負荷がない場合、張力は等しく、伸びは加算される。各々 $x_i=T/k_i$ を用いる。合成剛性は $1/k_{\rm eq}=1/k_1+1/k_2$ で満たす。 自然長が $1,2\ \text{m}$、弾性係数が $20,30\ \text{N}$ のとき、伸張率は $k_1=20$、張力は $k_2=15\ \dfrac{\text{N}}{\text{m}}$ となる。張力 $6\ \text{N}$ の下での伸びは $0.3,0.4\ \text{m}$ である。総伸びは $0.7\ \text{m}$、エネルギーは $\tfrac12T(x_1+x_2)=2.1\ \text{J}$ である。
並列ばねは同じ伸びを持つ
同一の可動支持点と固定支持点の間に配置され、自然長および幾何学的形状が一致する2本のばねは同じ伸びを示す。力の和は $T=(k_1+k_2)x$ であり、したがって $k_{\rm eq}=k_1+k_2$ となる。 $k_1=20$ と $k_2=30\ \dfrac{\text{N}}{\text{m}}$ が $x=0.2\ \text{m}$ にある場合、力は $4$ と $6\ \text{N}$ であり、合力は $10\ \text{N}$ 、全エネルギーは $1\ \text{J}$ である。等しい伸長が等しい張力を意味するわけではない。
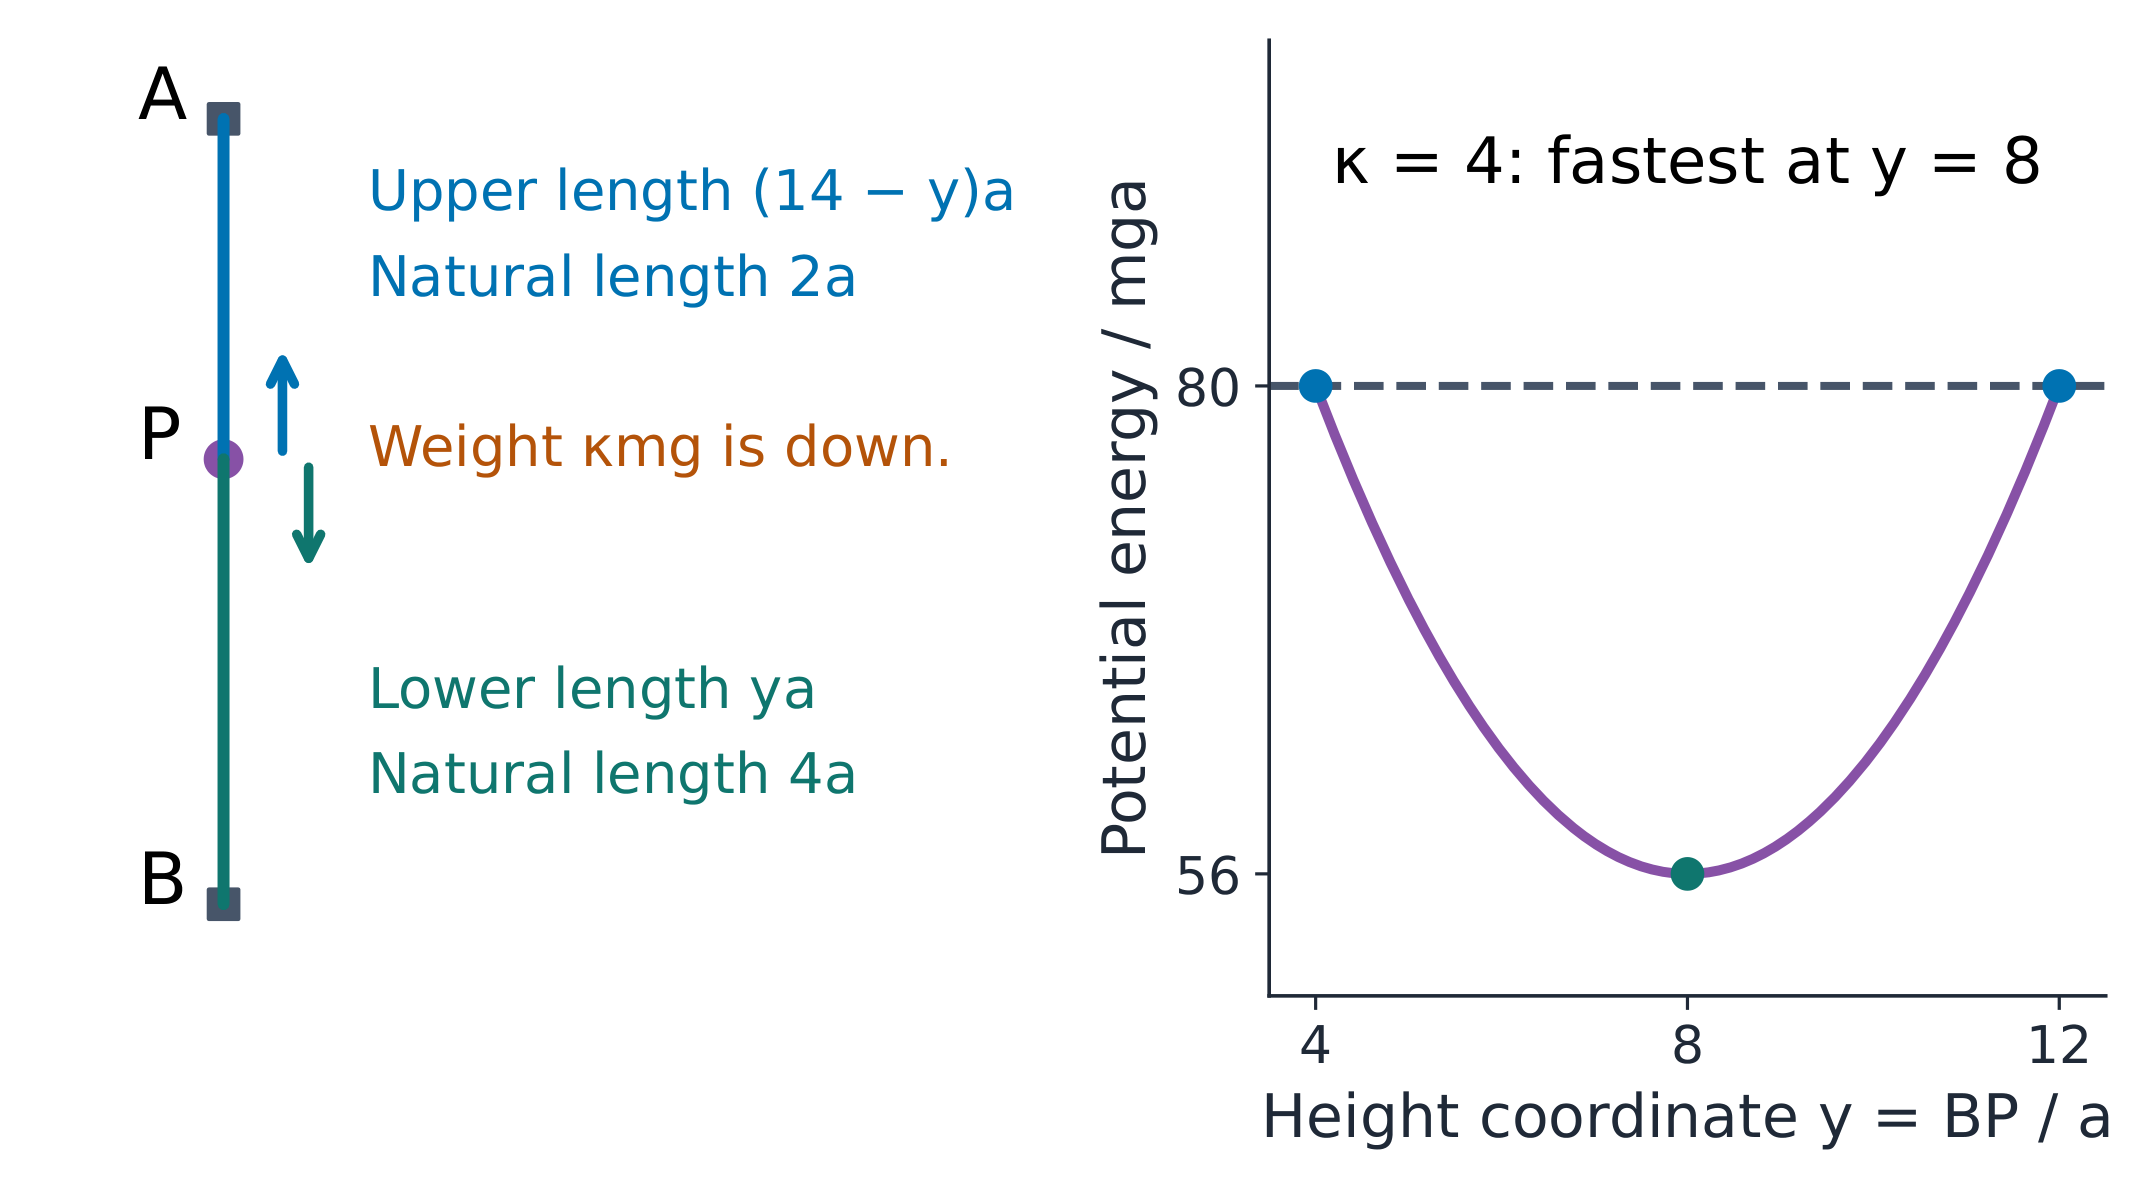
下部の紐が下方へ引っ張る
垂直な2つの支持点 $A$ は $B$ の上方にあり、その間隔は $14a$ である。質量 $\kappa m$ の粒子が、自然長 $2a$ の紐によって $A$ に、自然長 $4a$ の紐によって $B$ に接続されている。両者の弾性係数は $4mg$ である。 $BP=ya$ とおき、上部および下部の伸びをそれぞれ $(12-y)a$ および $(y-4)a$ とする。 $4<y<12$ のとき、両方とも引き伸ばされており、張力はそれぞれ $2mg(12-y)$ (上向き)および $mg(y-4)$ (下向き)である。釣合より $2(12-y)-(y-4)-\kappa=0$ が得られ、よって $y=(28-\kappa)/3$ となる。同方向の張力を加算してはいけない。
2つの釣り合い位置から質量を求める
粒子を $y=12$ で静止状態から離し、最初の下方転換点を $y=4$ とする。重力ポテンシャル零点を $B$ に取る。全ポテンシャルエネルギーを $mga$ で割った値は $V=(12-y)^2+\tfrac12(y-4)^2+\kappa y$ である。 端点は $32+12\kappa=64+4\kappa$ を与えるため、 $\kappa=4$ となる。その間では両方の伸長は非負である。 $\kappa=4$ において $V-80=\tfrac32(y-4)(y-12)\leq0$ となるため、中間の運動エネルギーは実現可能である。
最大速度を求めるために両方の糸を使用する
$\kappa=4$ の場合、前述の例における釣り合い点は $y=8$ である。離脱時の全エネルギーは $80mga$ 、 $y=8$ におけるポテンシャルエネルギーは $(16+8+32)mga=56mga$ である。 したがって $\tfrac12(4m)v_{\max}^2=24mga$ となり、 $v_{\max}^2=12ag$ が得られる。運動エネルギーには実際の可動質量 $4m$ を用い、弾性係数中の記号 $m$ は単なる基準質量に過ぎないことに注意せよ。
弾性円錐振り子で伸長が生じる
質量 $0.6\ \text{kg}$ が、自然長 $1.5\ \text{m}$ 、弾性係数 $30\ \text{N}$ の紐によって一定角速度で回転している。垂直に対する角度の余弦を $\cos\theta=4/5$ 、正弦を $\sin\theta=3/5$ とし、 $g=10\ \dfrac{\text{m}}{\text{s}^2}$ とおく。鉛直釣合より $T\cos\theta=mg$ が得られ、したがって $T=7.5\ \text{N}$ となる。 フークの法則より $x=TL/\lambda=0.375\ \text{m}$ が得られ、実際の長さは $\ell=1.875\ \text{m}$ 、軌道の半径は $r=\ell\sin\theta=1.125\ \text{m}$ となる。径方向の方程式 $T\sin\theta=mr\omega^2$ より $\omega^2=20/3\ \dfrac{\text{rad}^2}{\text{s}^2}$ が得られる。幾何学計算には伸長後の長さを用いること。
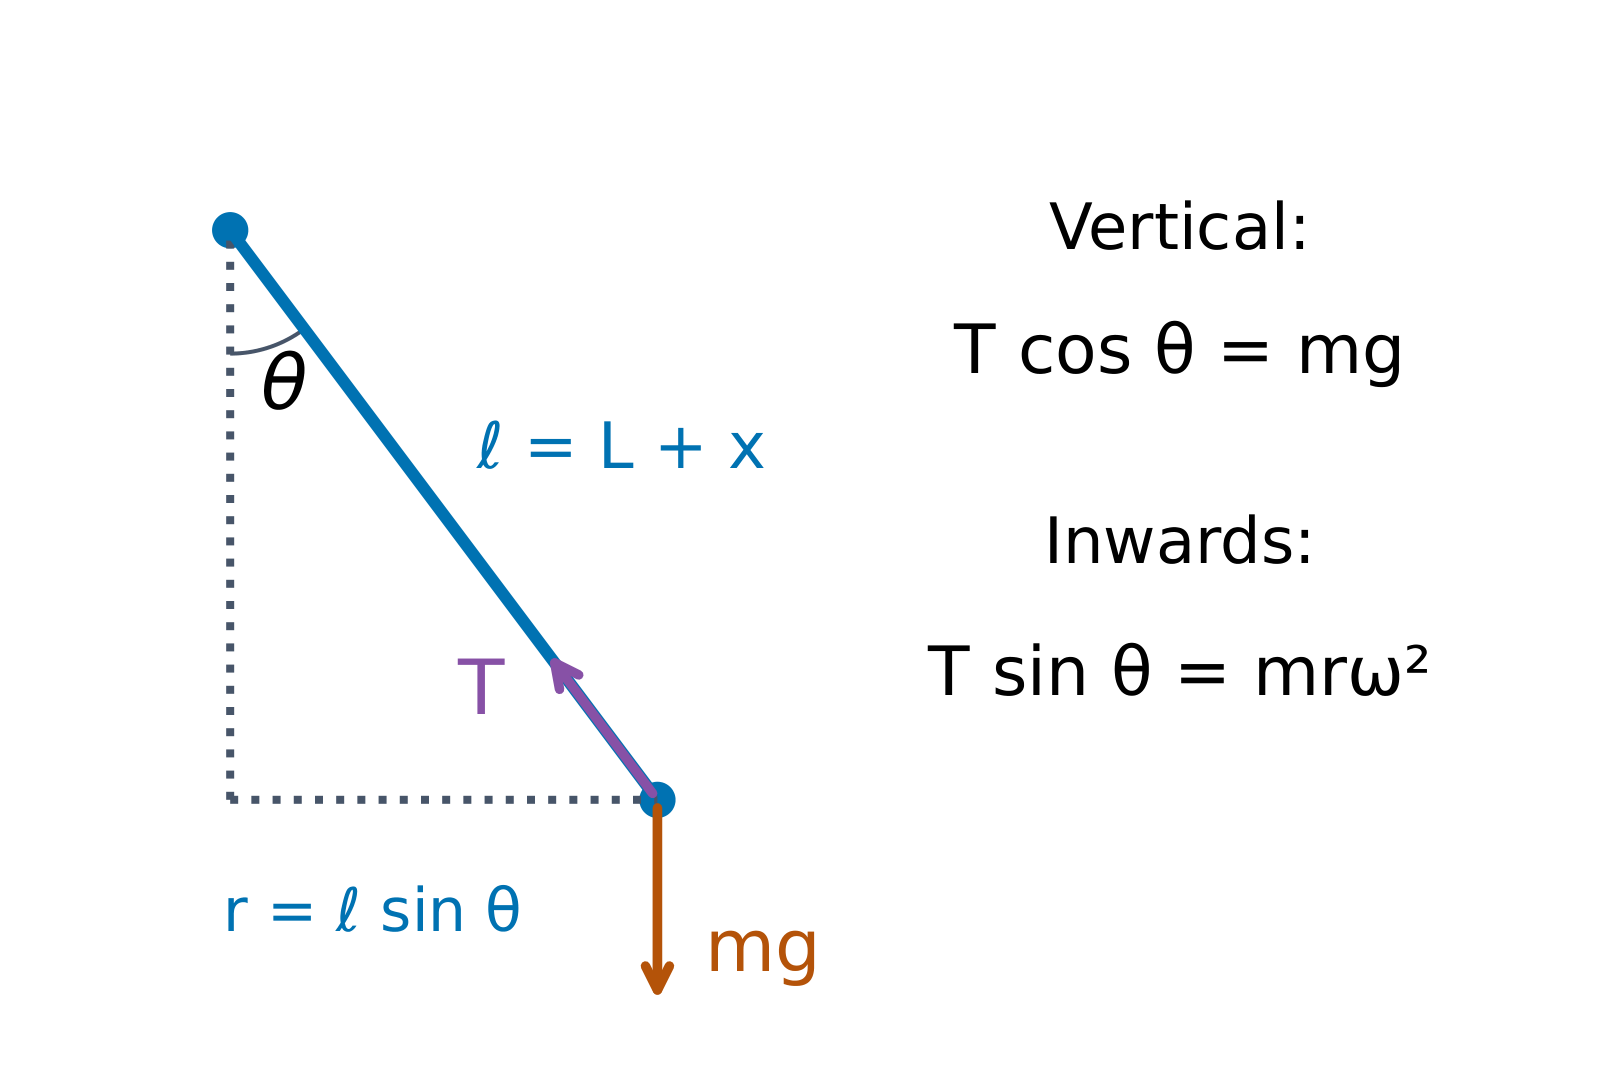
正の長さであっても可能な軌道ではない場合がある
ゼロでない弾性円錐軌道に対して、 $T=m\ell\omega^2$ および $T=\lambda(\ell-L)/L$ である。したがって $\ell=\lambda L/(\lambda-mL\omega^2)$ となる。分母は正でなければならない。鉛直釣合にも $\ell\cos\theta=g/\omega^2$ が必要であり、 $0<\cos\theta<1$ である。 $L=1\ \text{m}$ 、 $\lambda=20\ \text{N}$ 、 $m=1\ \text{kg}$ 、 $g=10\ \dfrac{\text{m}}{\text{s}^2}$ を用いる。 $\omega^2=5$ の場合、 $\ell=4/3\ \text{m}$ となるが、必要な鉛直高さは $2\ \text{m}$ :不可能である。 $\omega^2=10$ の場合、 $\ell=2\ \text{m}$ および $r=\sqrt3\ \text{m}$ となり:可能である。 $\omega^2=20$ においては有限の長さでは方程式を満たさない。
物理的に有効な状態を選択する
初期状態、自然長境界、平衡位置、および候補となる転換点を示す。各区間での有効なモデルを明記する:張った紐は引く力を持ち、緩んだ紐には力がなく、ばねは圧縮する可能性がある。 解を見つけ、次に長さ、非負の紐の張力、非負の運動エネルギー、および状態の順序を確認する。最大速度は滑らかな分岐内での接線合力がゼロの場合、または境界との比較により得られる。瞬間停止は $v=0$ を必要とする。
力、エネルギー、幾何学を結びつける
まず、すべての要素に対して $x=\ell-L$ を求める。フークの法則は力を与え、$\lambda x^2/(2L)$ は有効な分岐上でエネルギーを与える。力の加算前に方向を分解し、エネルギー計算中は一貫した高さ基準を維持する。 元のデータを使って、単一要素系と連結系の両方の練習を行う。円周運動では、軌道の幾何学的形状を決定する前に伸長によって実際の長さを決める。最終的な答えはそれぞれに分岐と単位で検証される。
探索
フックの法則
F = k·x
力は 伸びに比例する——傾きが剛性 k である。
語彙
練習する
| English | 日本語 |
|---|---|
| uniform/ˈjuːnɪfɔːm/ | 一様な |
| symmetry/ˈsɪmətri/ | 対称性 |
| density/ˈdensɪti/ | 密度 |
| tension/ˈtenʃn/ | 張力 |
| extension/ekˈstenʃn/ | 伸び量 |
| natural length/ˈnætʃərəl leŋθ/ | 自然長 |
| modulus of elasticity/ˈmɒdjʊləs ɒv ɪlæˈstɪsɪti/ | 弾性係数 |
| stiffness/ˈstɪfnəs/ | 剛性係数 |
| compression/kəmˈpreʃn/ | 圧縮 |
| elastic potential energy/ɪˈlæstɪk pəˈtenʃl ˈenədʒi/ | 弾性ポテンシャルエネルギー |
| kinetic energy/kɪˈnetɪk ˈenədʒi/ | 運動エネルギー |
| series/ˈsɪəriːz/ | 直列 |
| compress/kəmˈpres/ | 圧縮 |
3.5
変力による直線運動

シラバス
| 受験者は以下のことをできること: | メモと例 |
|---|---|
| 適切な微分方程式を立てて解くことで、変数の力の作用下で直線運動をする粒子の運動としてモデル化できる問題を解く。 | 適切に応じて加速度の $v \frac{\mathrm{d}v}{\mathrm{d}x}$ を使用する場合がある。必要な微積分はCambridge International A Level Mathematics (9709) のPure Mathematics 3の内容に限定される。変数が分離可能な微分方程式のみを含む。 |
出典: Cambridge International シラバス
速い物体が異なる減速を示す理由
自転車は通常、速く動くほど空気抵抗を感じやすい。抵抗は速度に依存する可能性がある。異なる力は位置や時間に依存する可能性があり、これらは異なるモデルである。 可変力は変化加速度を生じさせることができる。ニュートンの法則から始め、運動に対する微分方程式を立てる。定加速度公式が適用されるとは限らない。
まず正の方向を選ぶ
変位 $x$ を右向きに正とし、速度 $v=dx/dt$ を表す。これは負になることがある。速さは $|v|$ であるため、負の速度が負の速さを意味するわけではない。 粒子に作用する符号付きの力を加算する:$m\,dv/dt=\sum F$。右方向への運動では抵抗は負である。反転後、通常の抵抗も逆転する。固定点に向かう指定された力は独自の方向ルールに従う。
連鎖法則を用いて変数を変える
運動の分岐に沿って速度を位置の関数として表した場合、連鎖法則は次のようになる。
$$a=\frac{dv}{dt}=\frac{dv}{dx}\frac{dx}{dt}=v\frac{dv}{dx}.$$
これは、時間を最初に求めることなく $v$ における位置を求めるのに有用である。 転換点 で $v(x)$ は垂直接線を持つ可能性があります。 $v=0$ であるからといって $a=0$ であると仮定してはならない。そこでは元の力法則を使用すること。
求められた答えに必要な変数を選ぶ
時間依存性の力については、$m\,dv/dt=F(t)$ が $v(t)$ を直接与えることが多い。位置依存性の力については、$mv\,dv/dx=F(x)$ が $v(x)$ を直接与えることが多い。 力が速度に依存する場合、どちらの形式も役立つ:時間は $dv/dt$ を用い、距離は $v\,dv/dx$ を用いる。これらは同じニュートンの方程式に対する変数の選択であり、異なる法則ではない。
明示された条件を使う
分離可能な微分方程式は、片側を1つの変数とその微分、もう片側を別の変数とその微分だけを含むように並べ替えることができる。変数を分離し、積分し、定数を含めた後、初期条件を使用してそれを決定する。 指定された位置における条件は、一般的に境界条件と呼ばれます。ここでは分離可能な方程式と純数学 3 微積分のみを使用します。割り算で消去された値を確認してください。ゼロになり得る因数による除法は、定数解を除外する可能性があります。
時間に依存する力は速度の向きを変えることができる
質量 $2\ \text{kg}$ の粒子に右向きの合力 $6t\ \text{N}$ が働いています。時刻 $t=0$、$v=-1\ \dfrac{\text{m}}{\text{s}}$、$x=0$ において、ニュートンの法則から $2\,dv/dt=6t$ が得られるため、$v=\tfrac32t^2+C$ となります。初期速度より $C=-1$ が求まります。 次に $dx/dt=-1+\tfrac32t^2$ を積分します。初期位置より $x=-t+\tfrac12t^3$ が得られます。2回の積分と2つの初期条件があります。加速度が $t>0$ で右向きであっても、粒子は当初左方向へ進みます。
変位と移動距離は折り返し点で異なる
上記の例では、$v=0$ が最初に $t_* =\sqrt{2/3}\ \text{s}$ となります。その位置は $x_*=-2t_*/3\ \text{m}$ です。時刻 $t=2\ \text{s}$ において、変位は $x=2\ \text{m}$ です。 総移動距離は左方向への距離 $-x_*$ と右方向への距離 $2-x_*$ の和です。したがって移動距離は $2+4\sqrt{2/3}/3\ \text{m}$ となり、変位よりも大きくなります。符号付きの速度を積分すれば変位が得られ、折り返しごとに区切って計算することで移動距離が求められます。
位置に依存する力は仕事と速度の関係を結びつける
$F=mv\,dv/dx$ において分離すると $mv\,dv=F(x)\,dx$ となります。2つの既知の状態間で積分すると
$$\frac12m(v^2-u^2)=\int_{x_0}^{x}F(s)\,ds.$$
力-位置グラフの下の符号付き面積は仕事です。これは合力による運動エネルギーの変化量に等しくなります。この関係式から速度の二乗が決定され、運動の向きを用いて速度の符号を選択します。

多項式力による仕事
質量 $8\ \text{kg}$ の粒子が位置 $x=0$ から速度 $v=1\ \dfrac{\text{m}}{\text{s}}$ で動き始めます。外側への運動における力は $(x^3+4x)\ \text{N}$ です。ニュートンの法則から $8v\,dv/dx=x^3+4x$ が得られます。 分離して積分します:$4v^2=x^4/4+2x^2+C$。初期状態は $C=4$ なので、$v^2=x^4/16+x^2/2+1=(x^2/4+1)^2$ となります。外側への速度は $v=x^2/4+1$ ですが、負の平方根は別の向きを表します。
再度の分離により時間に対する位置が得られる
外側への分岐に対して、$dx/dt=1+x^2/4$ となります。$dt=4\,dx/(x^2+4)$ のように分離して積分すると:$t=2\tan^{-1}(x/2)+C$。初期位置より $C=0$ が得られます。 よって分岐 $0\leq t<\pi$ において $x=2\tan(t/2)$ となります。この数学モデルは $t\to\pi$ に下から近づくにつれて位置が無限大になることを予測しています。その境界を越えて周期正接公式を適用したり、物理システムがその力モデルを永遠に維持できると仮定したりしてはいけません。

折り返し根が位置式の定義域を制限する
質量 $1\ \text{kg}$ の粒子が位置 $x=0$ から速度 $2\ \dfrac{\text{m}}{\text{s}}$ で動き始め、力 $-x\ \text{N}$ の下にある場合、ニュートンの法則から $v\,dv/dx=-x$ が得られ、初期状態より $v^2=4-x^2$ が導かれます。 まず$x=2\ \text{m}$で速度がゼロになり、加速度は$-2\ \dfrac{\text{m}}{\text{s}^2}$となるため、物体は戻り始める。その転回点の直前に$v=+\sqrt{4-x^2}$を適用し、直後に$v=-\sqrt{4-x^2}$を用いる。領域$|x|>2\ \text{m}$は負の二乗速度を必要とするため、このエネルギーでは到達できない。

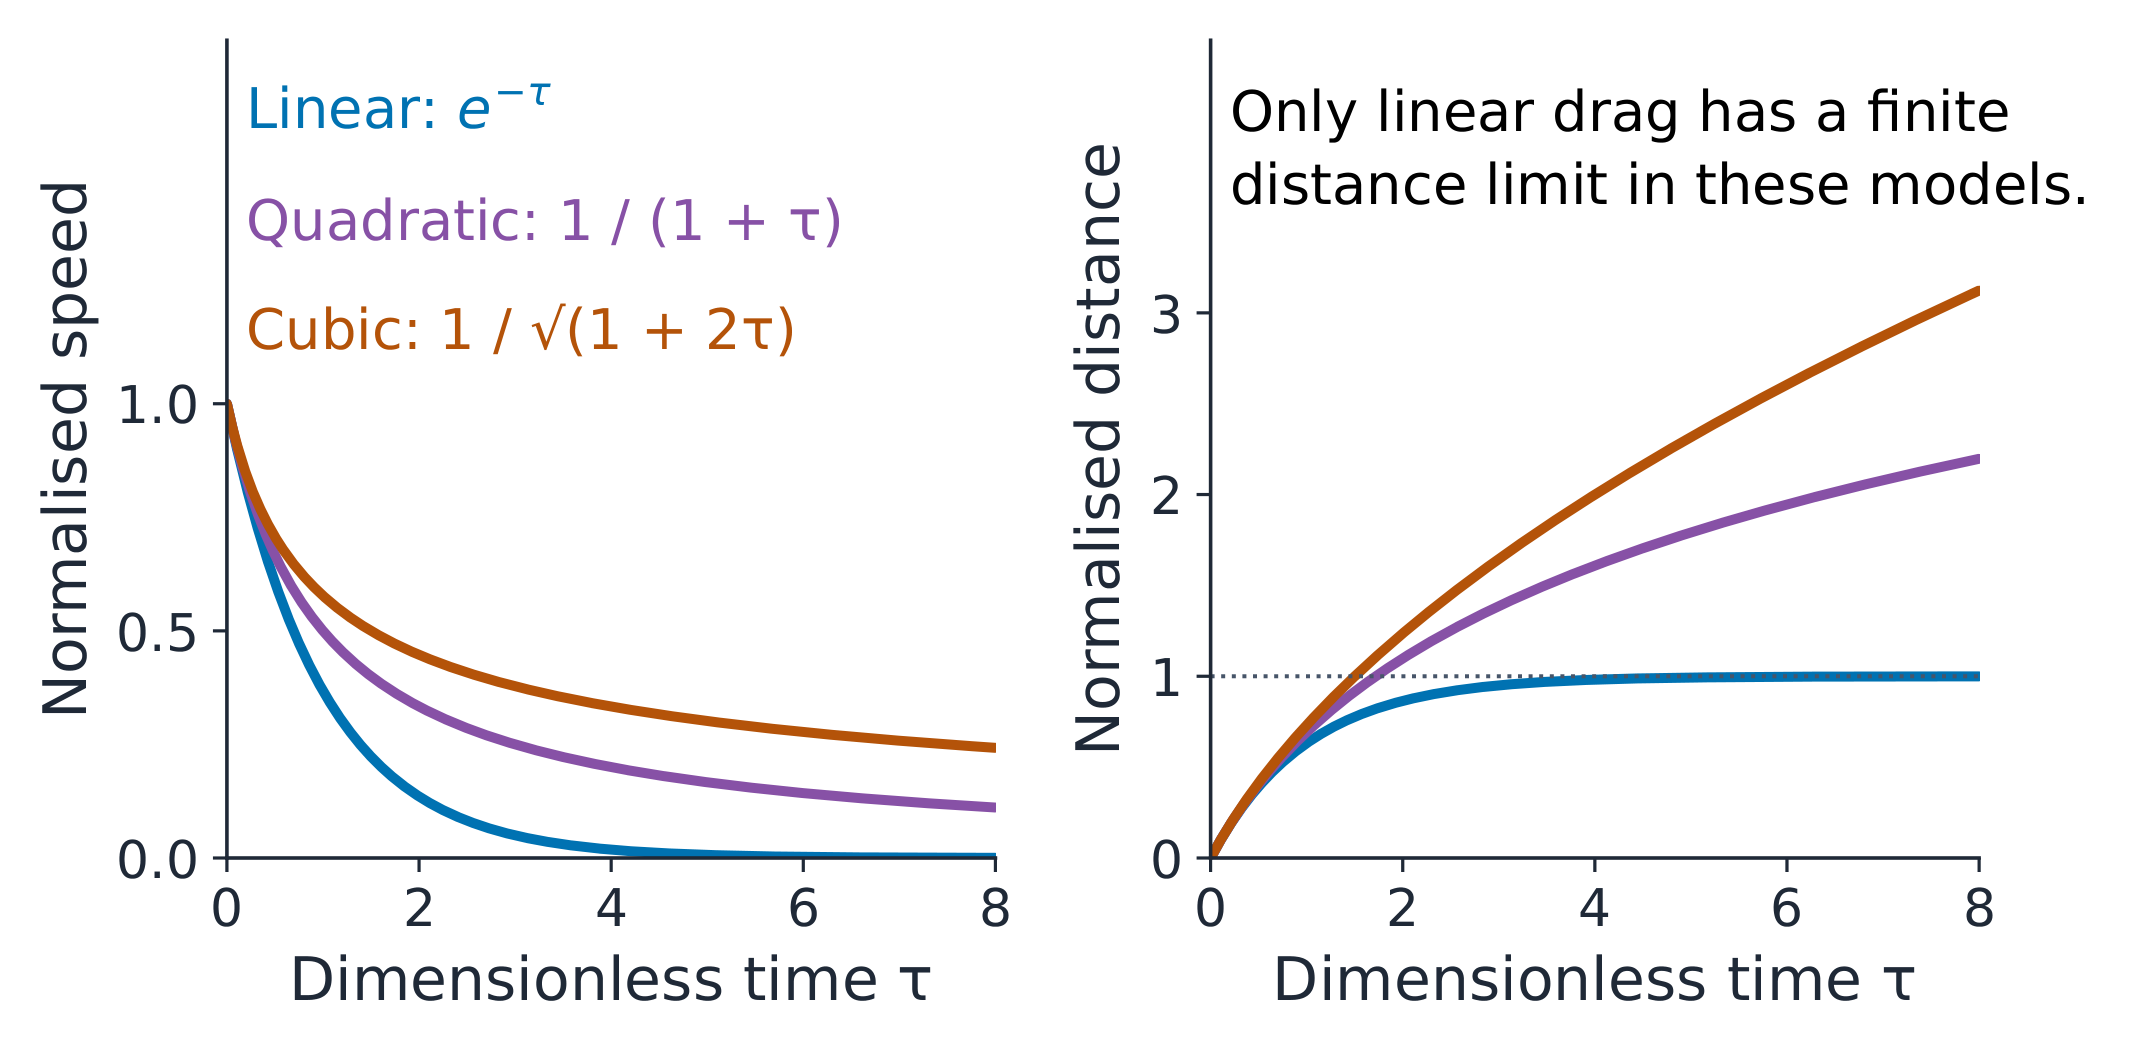
線形抵抗による指数関数的な速度
粒子$2\ \text{kg}$が初期速度$3\ \dfrac{\text{m}}{\text{s}}$で水平に運動する際、抵抗力の大きさが$4v\ \text{N}$として$v>0$に逆らう。ニュートンの法則により$2\,dv/dt=-4v$が得られるため、$dv/v=-2\,dt$となる。 積分により$\ln v=-2t+C$が得られる。初期条件から$v=3e^{-2t}$が定まる。これは有限の$t\geq0$に対して常に正であり、時間が経過するとゼロに近づく。電卓で四捨五入してゼロになったからといって、指数関数がゼロになるわけではない。
limiting distance(制限距離)は有限の停止点ではない
$v=3e^{-2t}$を$x(0)=0$で積分すると$x=\tfrac32(1-e^{-2t})$が得られる。したがって、粒子は$1.5\ \text{m}$という制限変位へ向かって移動する。 この理想モデルでは、有限の時間でその限界に到達しない。同様に、移動中の枝における$v=3-2x$において、$v=0$をその関係式に代入すると、有限の到達時刻ではなく、ある限界値が得られる。停止を記述する前に時間lawを確認せよ。
二次抵抗による異なる距離の限界
水平運動が$dv/dt=-v^2/2$に従い、$v(0)=4$であると仮定する。変数分離により$-1/v=-t/2+C$となり、$t\geq0$に対して$v=4/(1+2t)$が得られる。 $x(0)=0$を用いて積分すると$x=2\ln(1+2t)$が得られる。速度はゼロに近づくが、変位には有限の上限がない。速度が減少していることだけでは、有限の総距離があるとは限らない。
三次抵抗による別のべき乗則
$dv/dt=-3v^3$が$v(0)=2$に従うと仮定する。変数分離すると$v^{-3}\,dv=-3\,dt$となる。積分と初期条件より$1/v^2=6t+1/4$が得られる。 正の枝を選択する:$v=2/\sqrt{1+24t}$。$x(0)=0$を用いて積分すると$x=(\sqrt{1+24t}-1)/6$が得られる。このモデルも二次抵抗モデルも、無界の距離を移動しながら永遠に減速するが、減速の速率は異なる。
線形抵抗伴う落下はバランス状態に近づく
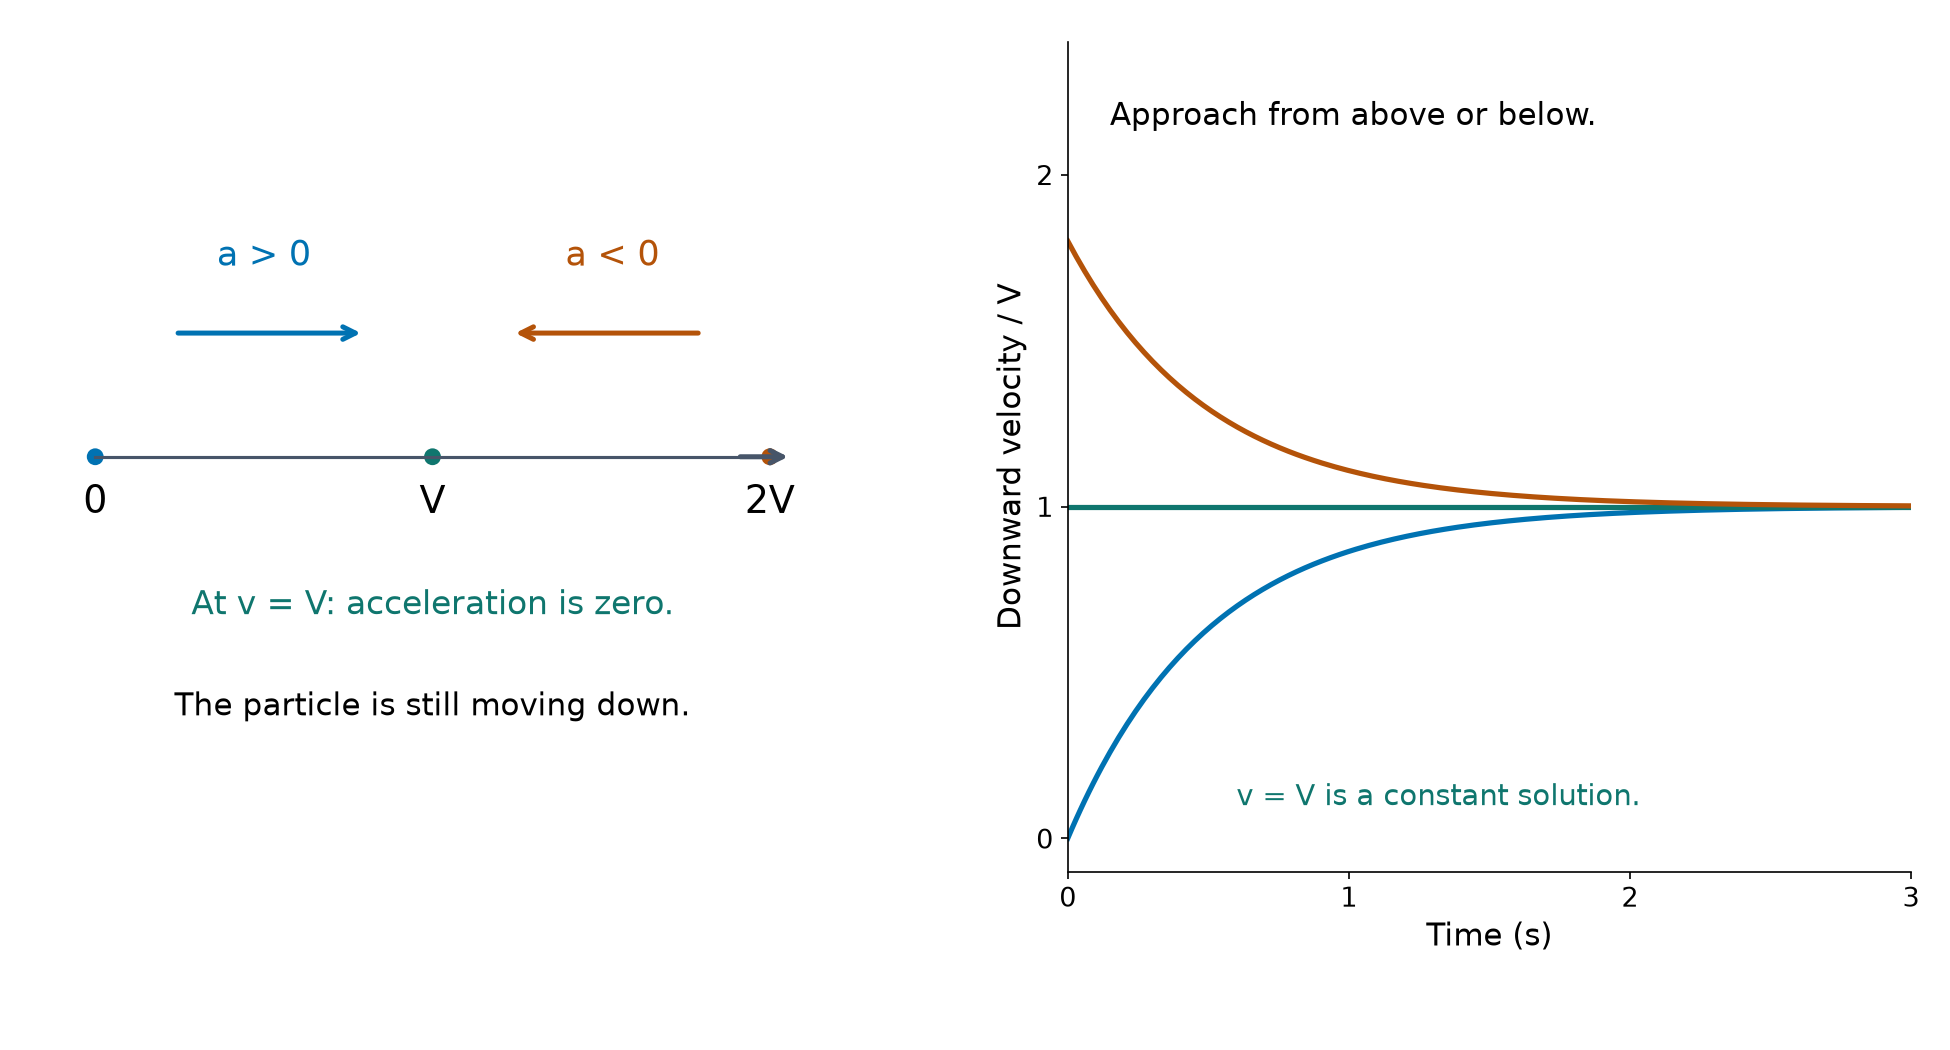
下向きを正とする。質量$m$の物体が重力と線形抵抗$kv$を受けて落下する場合、$m\,dv/dt=mg-kv$に従う。その終端速度は$V=mg/k$であり、合力がゼロとなる点である。 $m=2\ \text{kg}$、$k=4\ \dfrac{\text{N}\,\text{s}}{\text{m}}$、$g=10\ \dfrac{\text{m}}{\text{s}^2}$に対して$V=5\ \dfrac{\text{m}}{\text{s}}$となる。静止から離すことで変数分離により$v=5(1-e^{-2t})$が得られ、下向きの距離は$y=5t-\tfrac52(1-e^{-2t})$となる。
割る前に定数解をチェックする
$dv/dt=(k/m)(V-v)$において$V-v$で割ると、$v=V$が含まれなくなる。元の方程式に代入して確認する:もしこれが初期速度であれば、有効な定数速度解である。 $V$より小さい初期下向き速度は$V$へと増加し、$V$より大きいものはそれへ減少していく。終端速度では粒子はゼロ加速度で運動している。静止しているわけではなく、モデルが有限の時間で限界に到達する必要はない。
落下する二次抵抗方程式を変数分離する
下向き速度 $v\geq0$ と、質量あたりの抵抗 $gv^2/V^2$ を取る。これにより $dv/dt=g(1-v^2/V^2)$ が得られる。静止状態から $0\leq v<V$ であり、変数分離によって $dv/(V^2-v^2)=(g/V^2)\,dt$ が導かれる。
$$\frac{1}{V^2-v^2}=\frac{1}{2V}\left(\frac{1}{V+v}+\frac{1}{V-v}\right).$$
部分分数分解 に $v(0)=0$ を適用すると $\ln[(V+v)/(V-v)]=2gt/V$ が得られる。整理すると $v=V(e^{2gt/V}-1)/(e^{2gt/V}+1)$ となる。この式は $V$ に下方から漸近する;対数の引数と初期の分岐を常に一貫性を持たせること。
距離を用いて落下速度を求めることもできる
同じく二次抵抗による静止からの落下において、下向き距離 $y$ を用いて $v\,dv/dy=g(1-v^2/V^2)$ を選定する。変数分離と初期条件より
$$v^2=V^2\bigl(1-e^{-2gy/V^2}\bigr).$$
$g=10\ \dfrac{\text{m}}{\text{s}^2}$ と $V=10\ \dfrac{\text{m}}{\text{s}}$ を用いると、これは $v^2=100(1-e^{-y/5})$ となる。重力によるポテンシャルエネルギー減少分のすべてが運動エネルギーに変換されるわけではない:抵抗は負の仕事をなす。
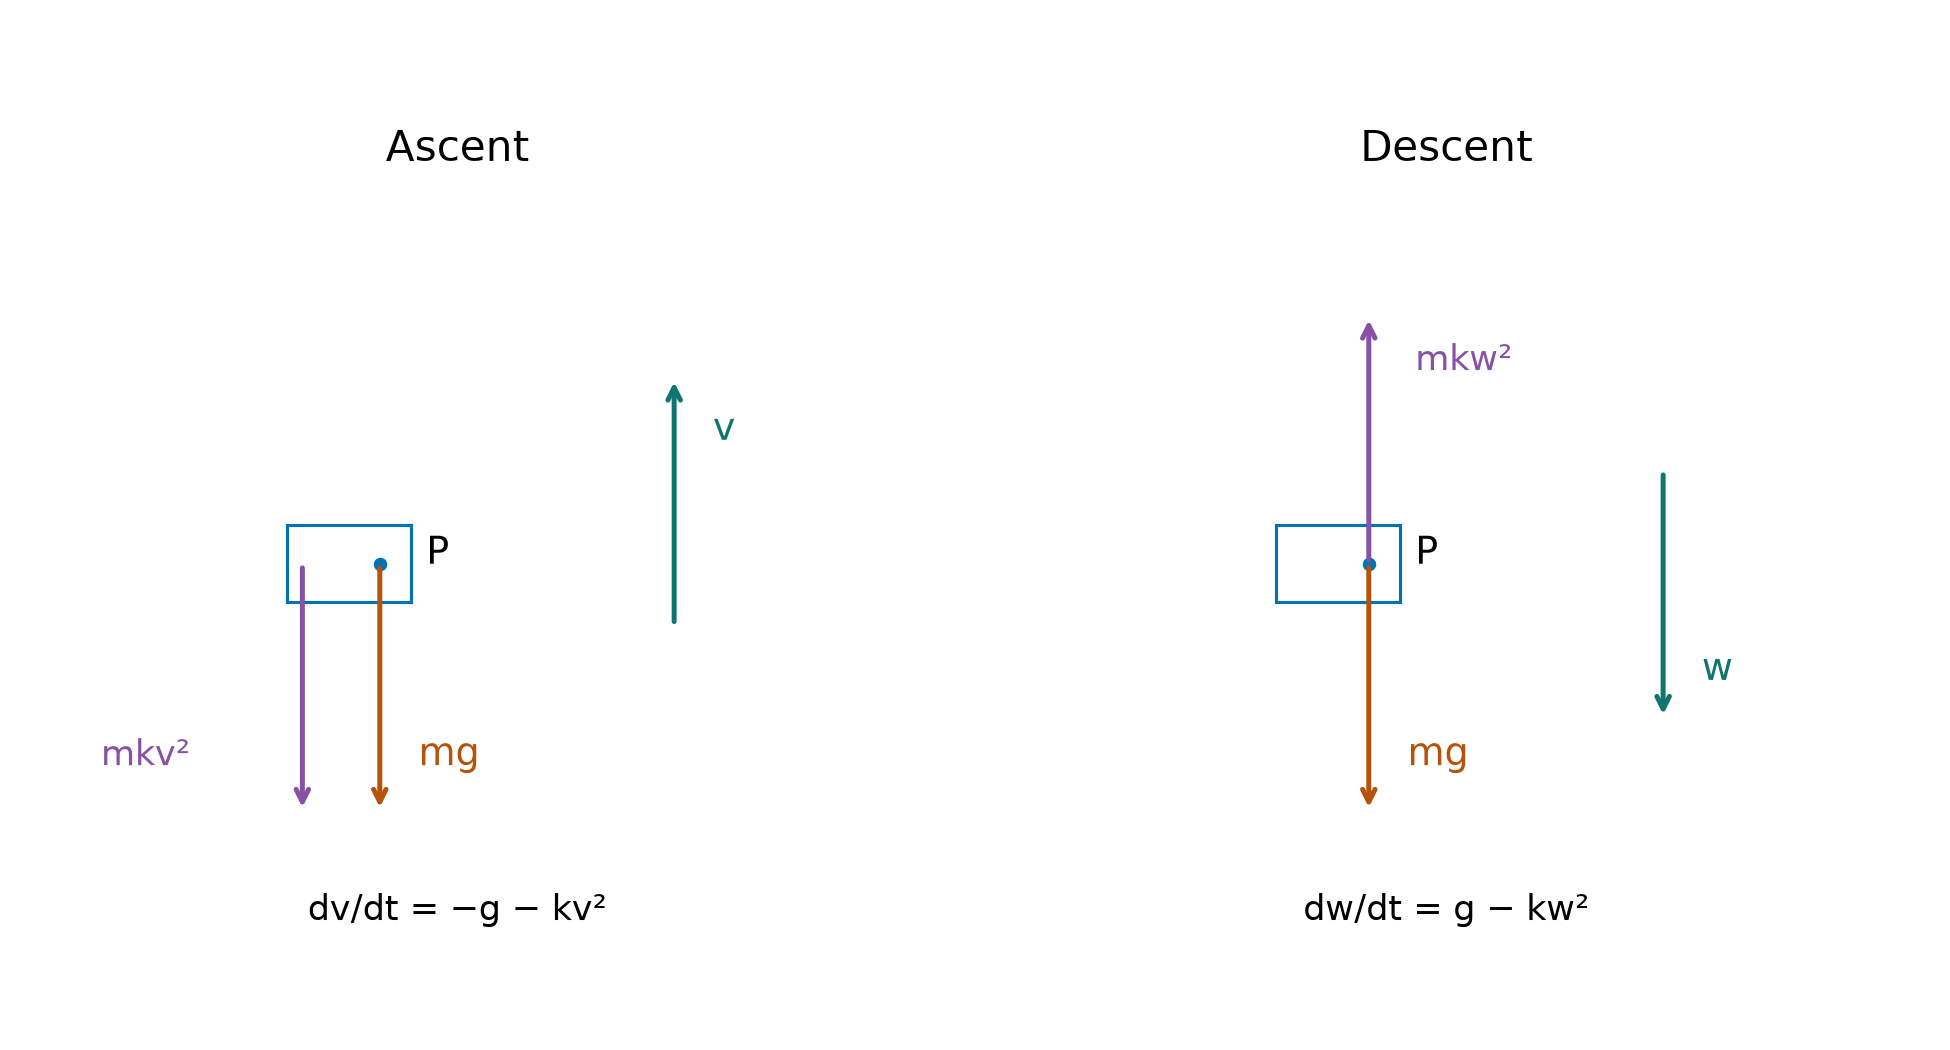
上昇運動では重力と抵抗が共に働く
粒子に上向き速度 $u$ で垂直打ち上げる。上昇中の上向きを正とするので $v>0$ となる。重力と抵抗はともに下向きに作用する。質量あたりの二次抵抗が $kv^2$ の場合、方程式は $dv/dt=-g-kv^2$ である。 代数計算を簡略化するために $V^2=g/k$ を定義する。ここで $V$ は後の下落における終端速度であり、安定した上昇速度ではない。上昇中に $g-kv^2$ を用いると、抵抗の向きを誤って反転させてしまう。
位置の式から最大高さを求める
上昇中では $v\,dv/dx=-g-kv^2$ を用いる。変数分離を行い、積分に打ち上げの状態を適用する:
$$\int_u^v\frac{w}{g+kw^2}\,dw=-\int_0^x ds.$$
$$\ln\left(\frac{g+kv^2}{g+ku^2}\right)=-2kx.$$
整理すると、最初の零点に至るまで上昇中では $v^2=(u^2+V^2)e^{-2kx}-V^2$ となる。 $g=10$ 、$k=1/10$ 、$u=10$ が整合的なSI単位で与えられた場合、$V=10$ および $v^2=200e^{-x/5}-100$ となる。最大高度は $H=5\ln2\ \text{m}$ であり、抵抗なしの場合の高度 $u^2/(2g)=5\ \text{m}$ よりも低い。
逆正接を用いて上昇時間を求める
$dv/dt=-k(V^2+v^2)$ を変数分離する。積分して $\tan^{-1}(v/V)=\tan^{-1}(u/V)-gt/V$ が得られる。この微積分計算における逆正接にはラジアンを使用すること。 例題で $u=V=10$ および $g=10$ の場合、 $v=10\tan(\pi/4-t)$ となる。最初の零点から上昇時間が $t=\pi/4\ \text{s}$ として得られる。頂点でこの上昇式の使用を停止する;下降中には抵抗の向きが反転するためである。
頂点の状態から下降へつなぐ
頂点では速度が連続でありゼロとなる。頂点から下向き座標 $y$ を再設定し、下向き速度 $w\geq0$ を用いる。新しい方程式は $dw/dt=g-kw^2$ となり、なぜなら抵抗は now 上向きに作用するためである。 落下距離の結果より $w^2=V^2(1-e^{-2ky})$ が得られる。上昇と下降はそれぞれ一貫した符号則を持ち、新しい初期状態を記録すべきであり、変化しない力の式に負の上昇速度を引き継ぐべきではない。
着地速度と打ち上げ速度を比較する
例題で $u=V=10$ 、$k=1/10$ および $H=5\ln2$ の場合、粒子は落下距離 $H$ を経て打ち上げの高さに戻る。その下向きの二乗速度は $w^2=100(1-e^{-H/5})=50$ である。 着地速度は $5\sqrt2\ \dfrac{\text{m}}{\text{s}}$ であり、打ち上げ速度 $10\ \dfrac{\text{m}}{\text{s}}$ より小さい。両端点では重力ポテンシャルエネルギーは等しいが、抵抗は両方の区間で機械的エネルギーを除去した。

一点に向かう力は必ずしも抵抗ではない
粒子が $O$ の右側にある間に加速度が $-(v^2+9)/3$ であると仮定する。それは $O$ に向かうように指定されており、粒子が反転して左へ動く後でもそうである。したがって、左への加速を行い、その運動を妨げない。 $x(0)=0$ と $v(0)=3$ において、分離は $\tan^{-1}(v/3)=\pi/4-t$ をもたらすので、$v=3\tan(\pi/4-t)$ となる。粒子は最初に $t=\pi/4$ で停止する。この時刻以降の負の速度は、$O$ への戻り correctly 記述している。
戻り枝とその定義域を積分する
その速度を積分し $x(0)=0$ を用いることで、次回の $O$ への帰還之前に $x=3\ln[\cos(t-\pi/4)]+\tfrac32\ln2$ が得られる。回転点で最大の変位は $\tfrac32\ln2$ となる。 $x$ の次の零点は $t=\pi/2$ であり、初期の帰還分枝から求められ、後の周期接線の値ではない。 $O$ において方向則が変わるため、 $x>0$ に対して導かれた公式が自動的にその出来事以降有効とはならない。

速度関係から力を推論する
ある $2\ \text{kg}$ 粒子が外向き枝で速度 $v=1+x^2$ を持つ場合、$a=v\,dv/dx=(1+x^2)(2x)$ となる。その合力は、整合的なSI単位において $F=ma=4x(1+x^2)$ である。 未知パラメータを推論するには、測定された状態を統合モデルに代入して定数を解き、可能であれば別の状態を確認する。力係数の単位は、全式が力(ニュートン限らず)になるように選ばれる。
提案された解が元の方程式を満たすか確認する
提案された $v(t)$ または $v(x)$ を微分し、ニュートンの法則に代入して初期値を確認する。$v=4/(1+2t)$ については、微分により $dv/dt=-8/(1+2t)^2=-v^2/2$ が得られ、必要とする結果となる。 代数だけでなく、符号、単位、定義域も確認せよ。正の抵抗の大きさは速度と逆向きでなければならず、二乗速度式は常に非負でなければならず、対数には有効な引数が不可欠であり、新しい枝には独自の物理的仮定が必要である。
どの出来事が現在のモデルを終了するか決定する
折り返し点、力の方向境界の交点、抵抗法の change、または許容される運動の端点をマークする。有限時間で零速の状態が発生するか、それとも limit としてのみ発生するかを決定せよ。 終端解はゼロ因子による除算によって消失し、平方根は戻り枝を隠すことがある。元の方程式と出来事の順序を確認することで、そのような可能性を復元せよ。
運動に力則を紐づける
正负方向を選び、実際の力を加え、次に $a=dv/dt$ または $a=v\,dv/dx$ を選択して変数に適応させる。各段階で分離・積分し、初期条件を適用せよ。 力、加速度、速度、速さを区別せよ。各答えを元の方程式、その枝、および限界に対して確認せよ;物理的出来事之后、モデルを再考してから継続せよ。
探索
可変力からの仕事
W = ∫ F dx
力が変化するとき、行われた仕事 は 力–距離グラフの曲線下の面積 である。
語彙
練習する
| English | 日本語 |
|---|---|
| position/pəˈzɪʃn/ | 位置 |
| drag/dræɡ/ | 抵抗力 |
| velocity/vəˈlɒsɪti/ | 速度 |
| displacement/dɪˈspleɪsmənt/ | 変位 |
| angle of projection/ˈæŋɡl ɒv prəˈdʒekʃn/ | 発射角 |
| velocity component/vəˈlɒsɪti kəmˈpəʊnənt/ | 速度成分 |
| constant acceleration/ˈkɒnstənt əkˌseləˈreɪʃn/ | 等加速度運動 |
| variable force/ˈveərɪəbl fɔːs/ | 可変力 |
| differential equation/ˌdɪfəˈrenʃl ɪˈkweɪʒn/ | 微分方程式 |
| chain rule/tʃeɪn ruːl/ | 連鎖法則 |
| separable differential equation/ˈsepərəbl ˌdɪfəˈrenʃl ɪˈkweɪʒn/ | 変数分離型微分方程式 |
| separable/ˈsepərəbl/ | 変数分離可能 |
| integrate/ˈɪntɪɡreɪt/ | 積分 |
| initial condition/ɪˈnɪʃl kənˈdɪʃn/ | 初期条件 |
| boundary condition/ˈbaʊndəri kənˈdɪʃn/ | 境界条件 |
| terminal velocity/ˈtɜːmɪnl vəˈlɒsɪti/ | 終端速度 |
| partial fractions/ˈpɑːʃl ˈfrækʃnz/ | 部分分数 |
3.6
運動量

シラバス
| 受験者は以下のことをできること: | メモと例 |
|---|---|
| ニュートンの実験的法則および反発係数の定義、性質 $0 \leqslant e \leqslant 1$ を回想し、「完全に弾性衝突」($e = 1$)および「非弾性衝突」($e = 0$)という用語の意味を理解する | |
| 直動または斜め衝突とするモデル化が可能な2つの滑らかな球の衝突、あるいは滑らかな球と固定面との直動または斜め衝突の問題を、直動運動量の保存および/またはニュートンの実験的法則を用いて解く。 |
出典: Cambridge International シラバス
弾性衝突には系と方向が必要である
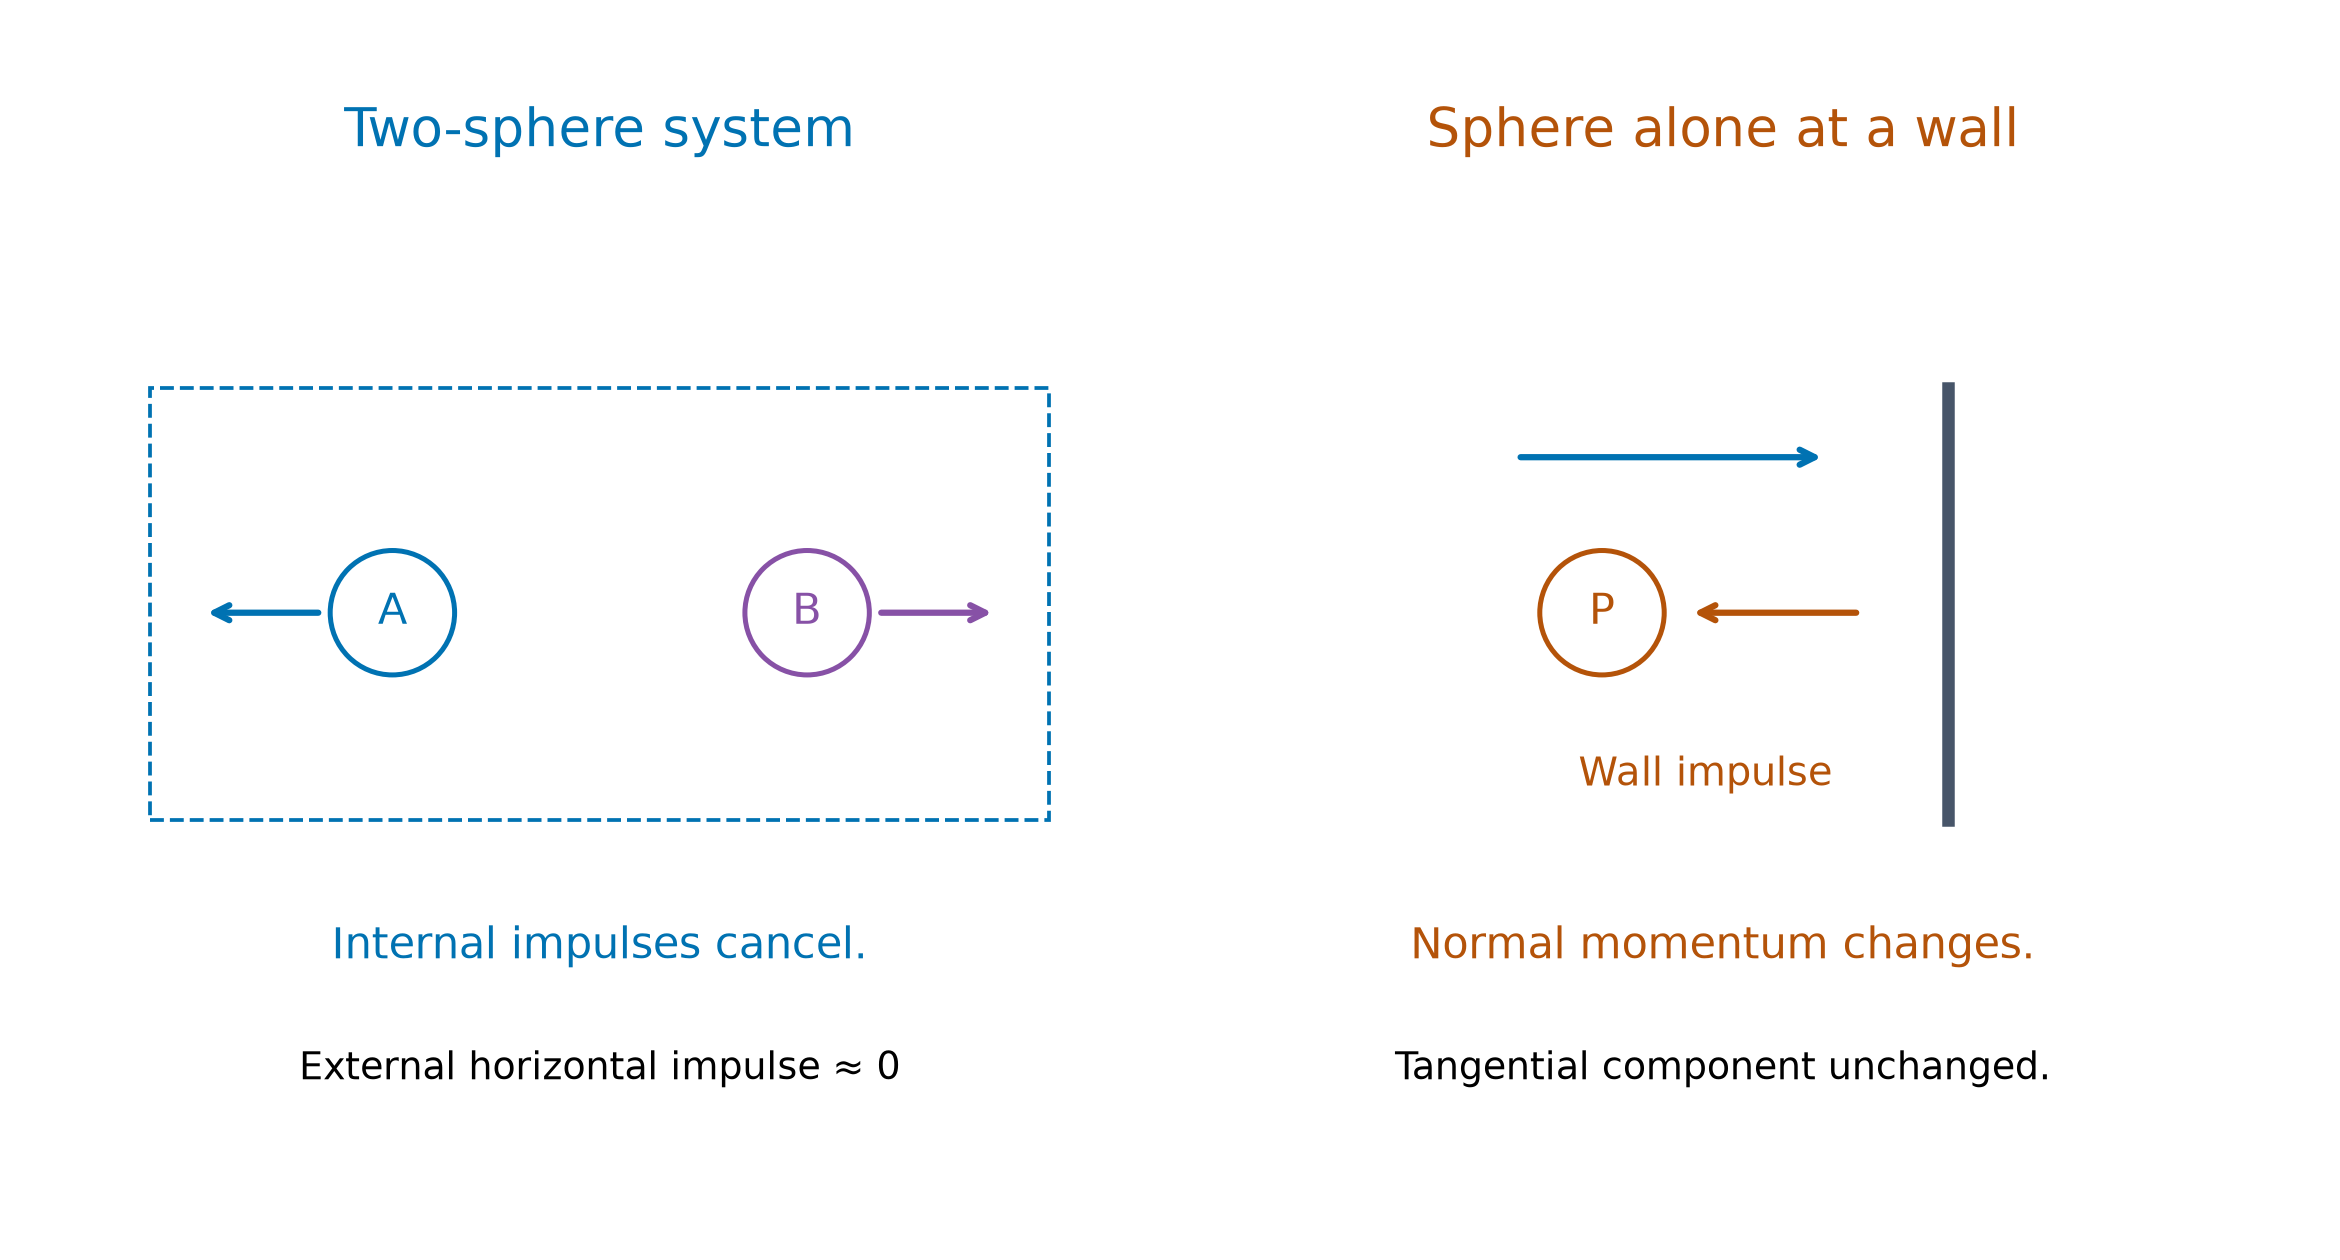
衝突 は2つの低摩擦カートが接触することを意味する。その速度は変化するが、接触中の外力インパルスが無視できる場合、それらの合計運動量は一定である。 固定壁に衝突する球とは異なる:壁は球にインパルスを加える。保存則を書く前に系を定義すること。
どの運動量が保存するかを決定する
線形運動量はベクトルである:$\mathbf p=m\mathbf v$。この法則は線形運動量の保存則と呼ばれ、しばしば単に運動量の保存則と略される。合外力のインパルスがゼロである系、あるいはその方向で外部インパルスがゼロな成分に適用される。 滑らかな水平面上にある2つの滑らかな球の場合、互いのインパルスは相殺する。しかし固定壁への単一球の場合、法線方向の運動量は変化し、壁はその単一球の系の外側にある。
衝突線の描画
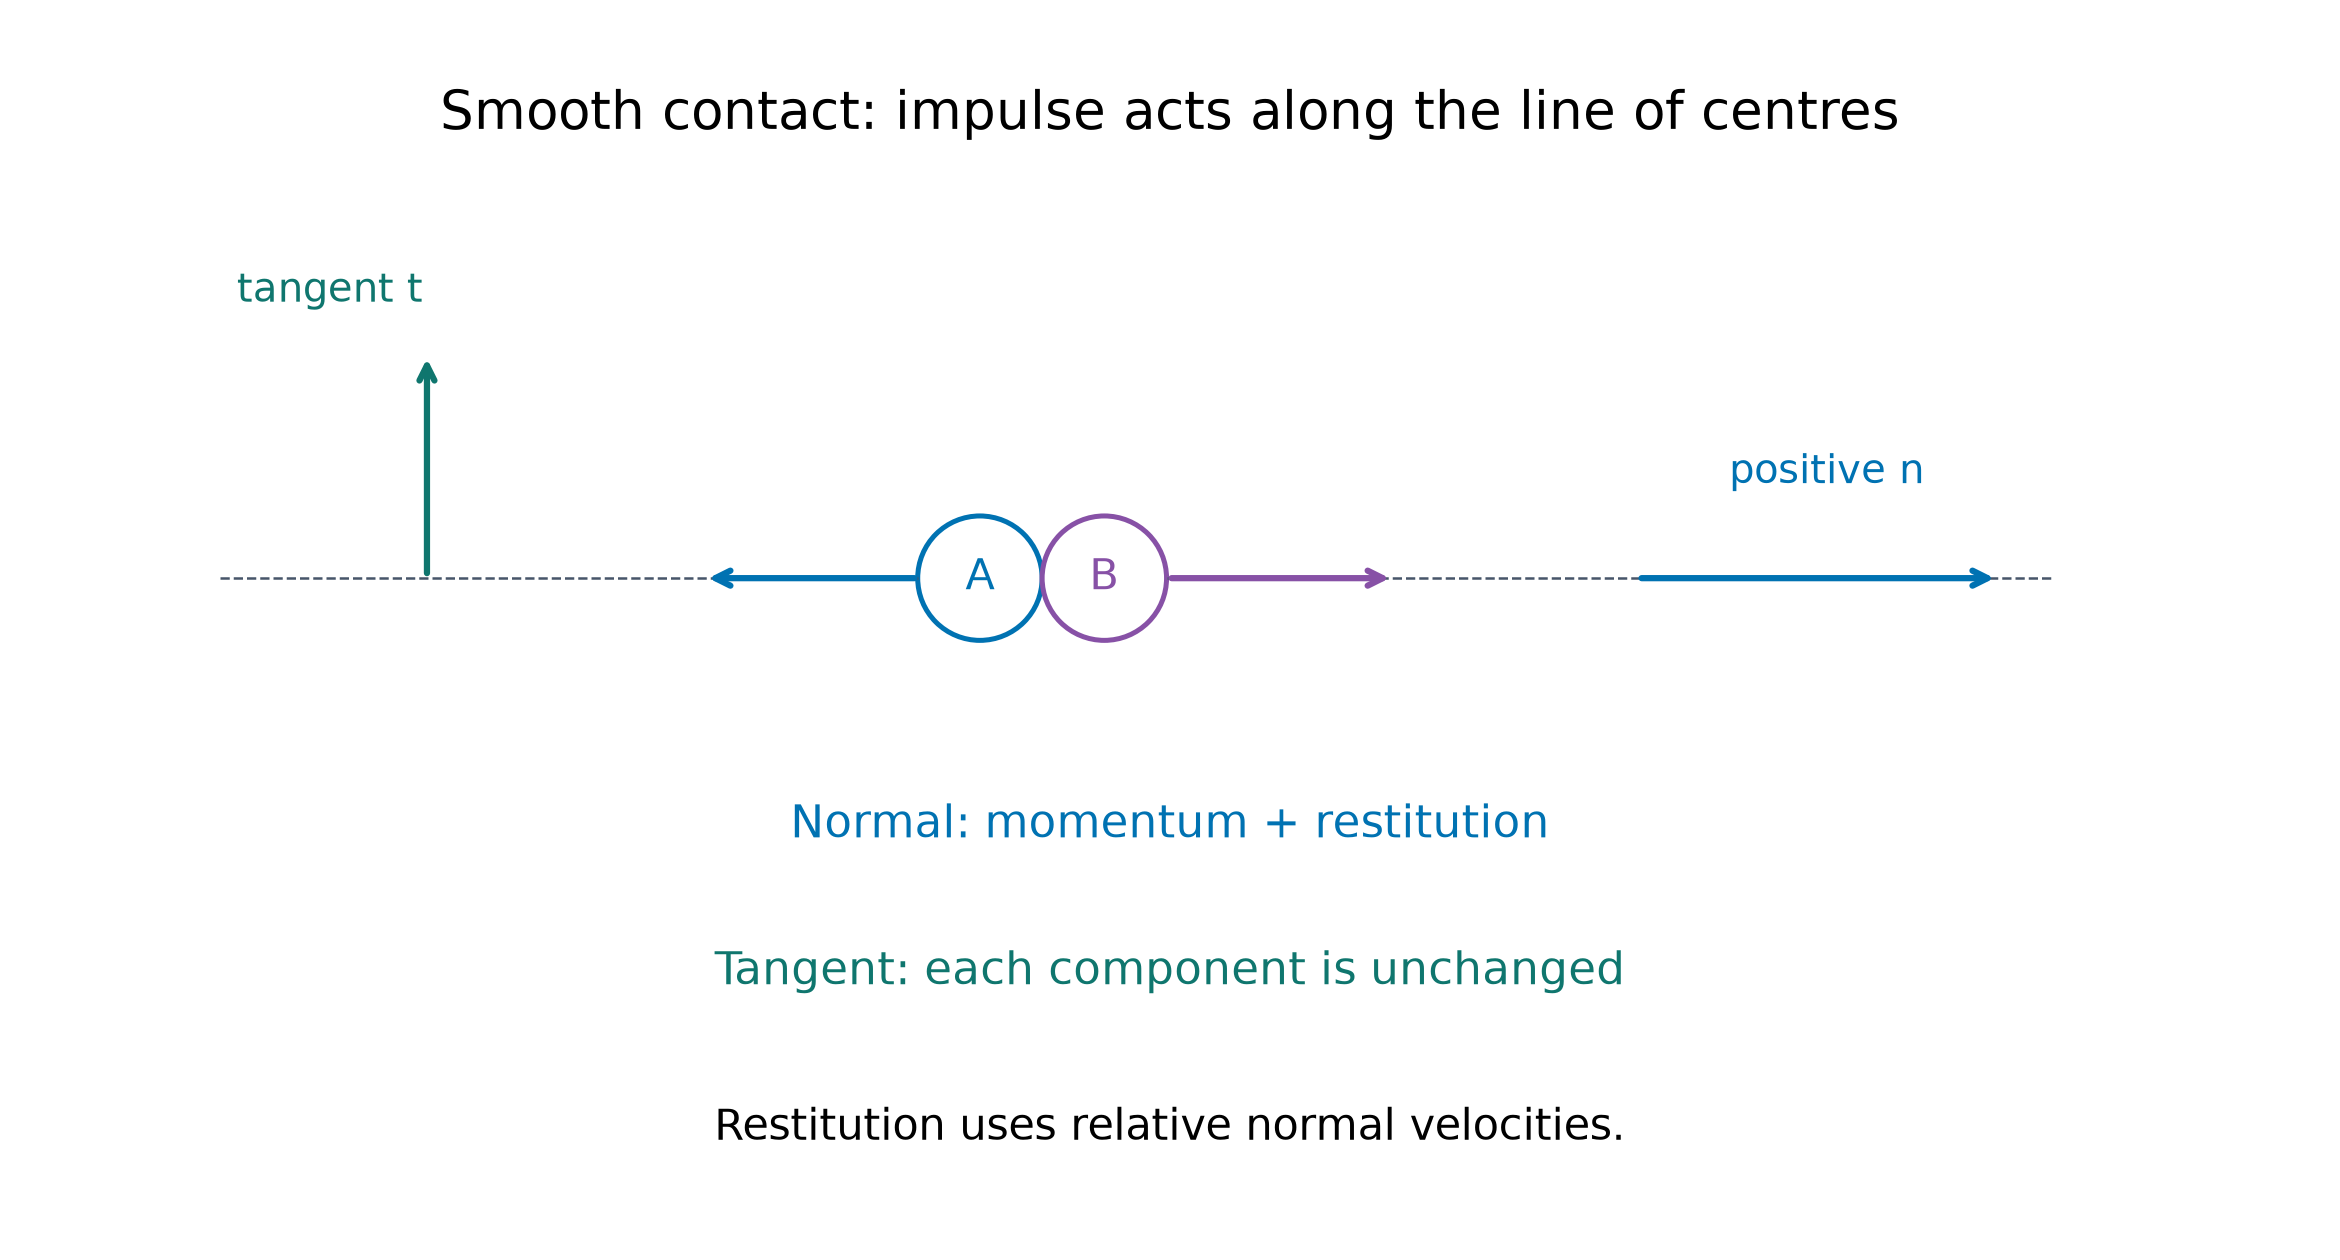
2つの滑らかな球の場合、衝突線は接触時の中心線である。衝突インパルスはこの線上に作用する。 その方向を法線方向$n$、垂直な方向を接線方向$t$と名付ける。正衝突は$n$に沿った運動であり、斜衝突はさらに接線方向の運動も持つ。
符号付き成分を用いた反発係数の式を立てる
$A$から$B$へ向かう方向を正の$n$とし、接触前の$u_{An}>u_{Bn}$を選ぶ。ニュートンの実験的法則は以下の通りである。
$$v_{Bn}-v_{An}=e(u_{An}-u_{Bn}).$$
反発係数$e$は法線方向の分離速度を法線方向の接近速度で割った値である。このカリキュラムモデルでは$0\leq e\leq1$;物体ごとの別々の速度の大きさではなく、相対成分を使用する。
2つの極限ケースを解釈する
完全弾性衝突では$e=1$:運動エネルギーが保存され、理想滑らかな衝突において成り立つ。非弾性衝突で$e=0$となる場合、これを完全非弾性衝突とも呼び、最終的な法線速度が等しくなる。 正衝突では$e=0$により共通速度が得られる。斜衝突では接線方向の速度は異なりうるため、法線速度が等しいことは必ずしも球同士がくっつくことを意味しない。
滑らかな壁に沿って $e=0$ で衝突する粒子は、そのまま壁に沿って移動することがある。まず法線成分に対してこの法則を適用する。
元の正衝突の例題を解く
質量$2\ \text{kg}$の球$A$が、滑らかな水平面上で静止している質量$3\ \text{kg}$の球$B$に向かって速度$5\ \dfrac{\text{m}}{\text{s}}$で進んでいる。右向きを正とし、$e=0.5$とする。 運動量より$2v_A+3v_B=10$、反発係数より$v_B-v_A=2.5$が得られる。したがって$v_A=0.5\ \dfrac{\text{m}}{\text{s}}$と$v_B=3\ \dfrac{\text{m}}{\text{s}}$はともに右向きである。

正面衝突には負の速度が必要
質量$2\ \text{kg}$・速度$+3\ \dfrac{\text{m}}{\text{s}}$の$A$と、質量$1\ \text{kg}$・速度$-3\ \dfrac{\text{m}}{\text{s}}$の$B$がある。これらはゼロではなく$6\ \dfrac{\text{m}}{\text{s}}$で接近している。 $e=0.5$、$2v_A+v_B=3$、$v_B-v_A=3$より、$v_A=0$と$v_B=3\ \dfrac{\text{m}}{\text{s}}$が導かれ、$A$は衝突直後に瞬間的に静止する。
接触が発生しうるか確認する
$A$が$B$の左にあり、両者が右へ移動する場合、最初の衝突には$u_A>u_B$が必要です。$v_A$の答えが負である場合、速さの負ではなく跳ね返りを意味します。 接触後、 $v_B-v_A\geq0$ を確認する。 $e>0$ の場合、物体は分離する。 $e=0$ の場合、その瞬間の法線方向の分離速度はゼロとなる。
再利用可能な正衝突の結果を導出する
法線運動量と反発係数を解くと、以下のようになります。
$$v_A=\frac{(m_A-em_B)u_A+(1+e)m_Bu_B}{m_A+m_B}.$$
したがって$v_B=v_A+e(u_A-u_B)$となります。$B$が静止から始まる場合、$v_B=\dfrac{(1+e)m_Au_A}{m_A+m_B}$であり、記憶した公式を用いる場合は方程式で確認してください。
跳ね返りから質量比を推定する
質量$m$の球が、静止している質量$km$の球と完全弾性正衝突します。最終速度が$-u/3$である場合、反発係数の式により$v_B=2u/3$が得られます。 運動量の式から$mu=-mu/3+km(2u/3)$が導かれ、したがって$k=2$となります。跳ね返りの符号は両方の式において重要です。
運動量の比は速度の比とは異なる
速度$u$で動く質量$3m$の球が、静止している質量$m$の球と衝突しました。その後、$p_A=2p_B$となり、両者は右向きです。全運動量が$3mu$であるため、$p_A=2mu$および$p_B=mu$となります。 よって$v_A=2u/3$、$v_B=u$、$e=1/3$となります。質量を考慮せずに運動量を割ると、誤った速度比が得られてしまいます。
エネルギー損失と運動量は別々に扱う
元の$2\ \text{kg}$および$3\ \text{kg}$の例では、初期運動エネルギーが$25\ \text{J}$、最終運動エネルギーが$13.75\ \text{J}$です。運動量は保存されていますが、損失は$11.25\ \text{J}$となります。 孤立した滑らかな二球衝突において、損失は$\tfrac12\mu(1-e^2)(u_{An}-u_{Bn})^2$であり、ここで換算質量は$\mu=m_Am_B/(m_A+m_B)$です。これは計算の確認に用いますが、符号付き衝突方程式を置き換えるものではありません。
斜め衝突を分解して解く
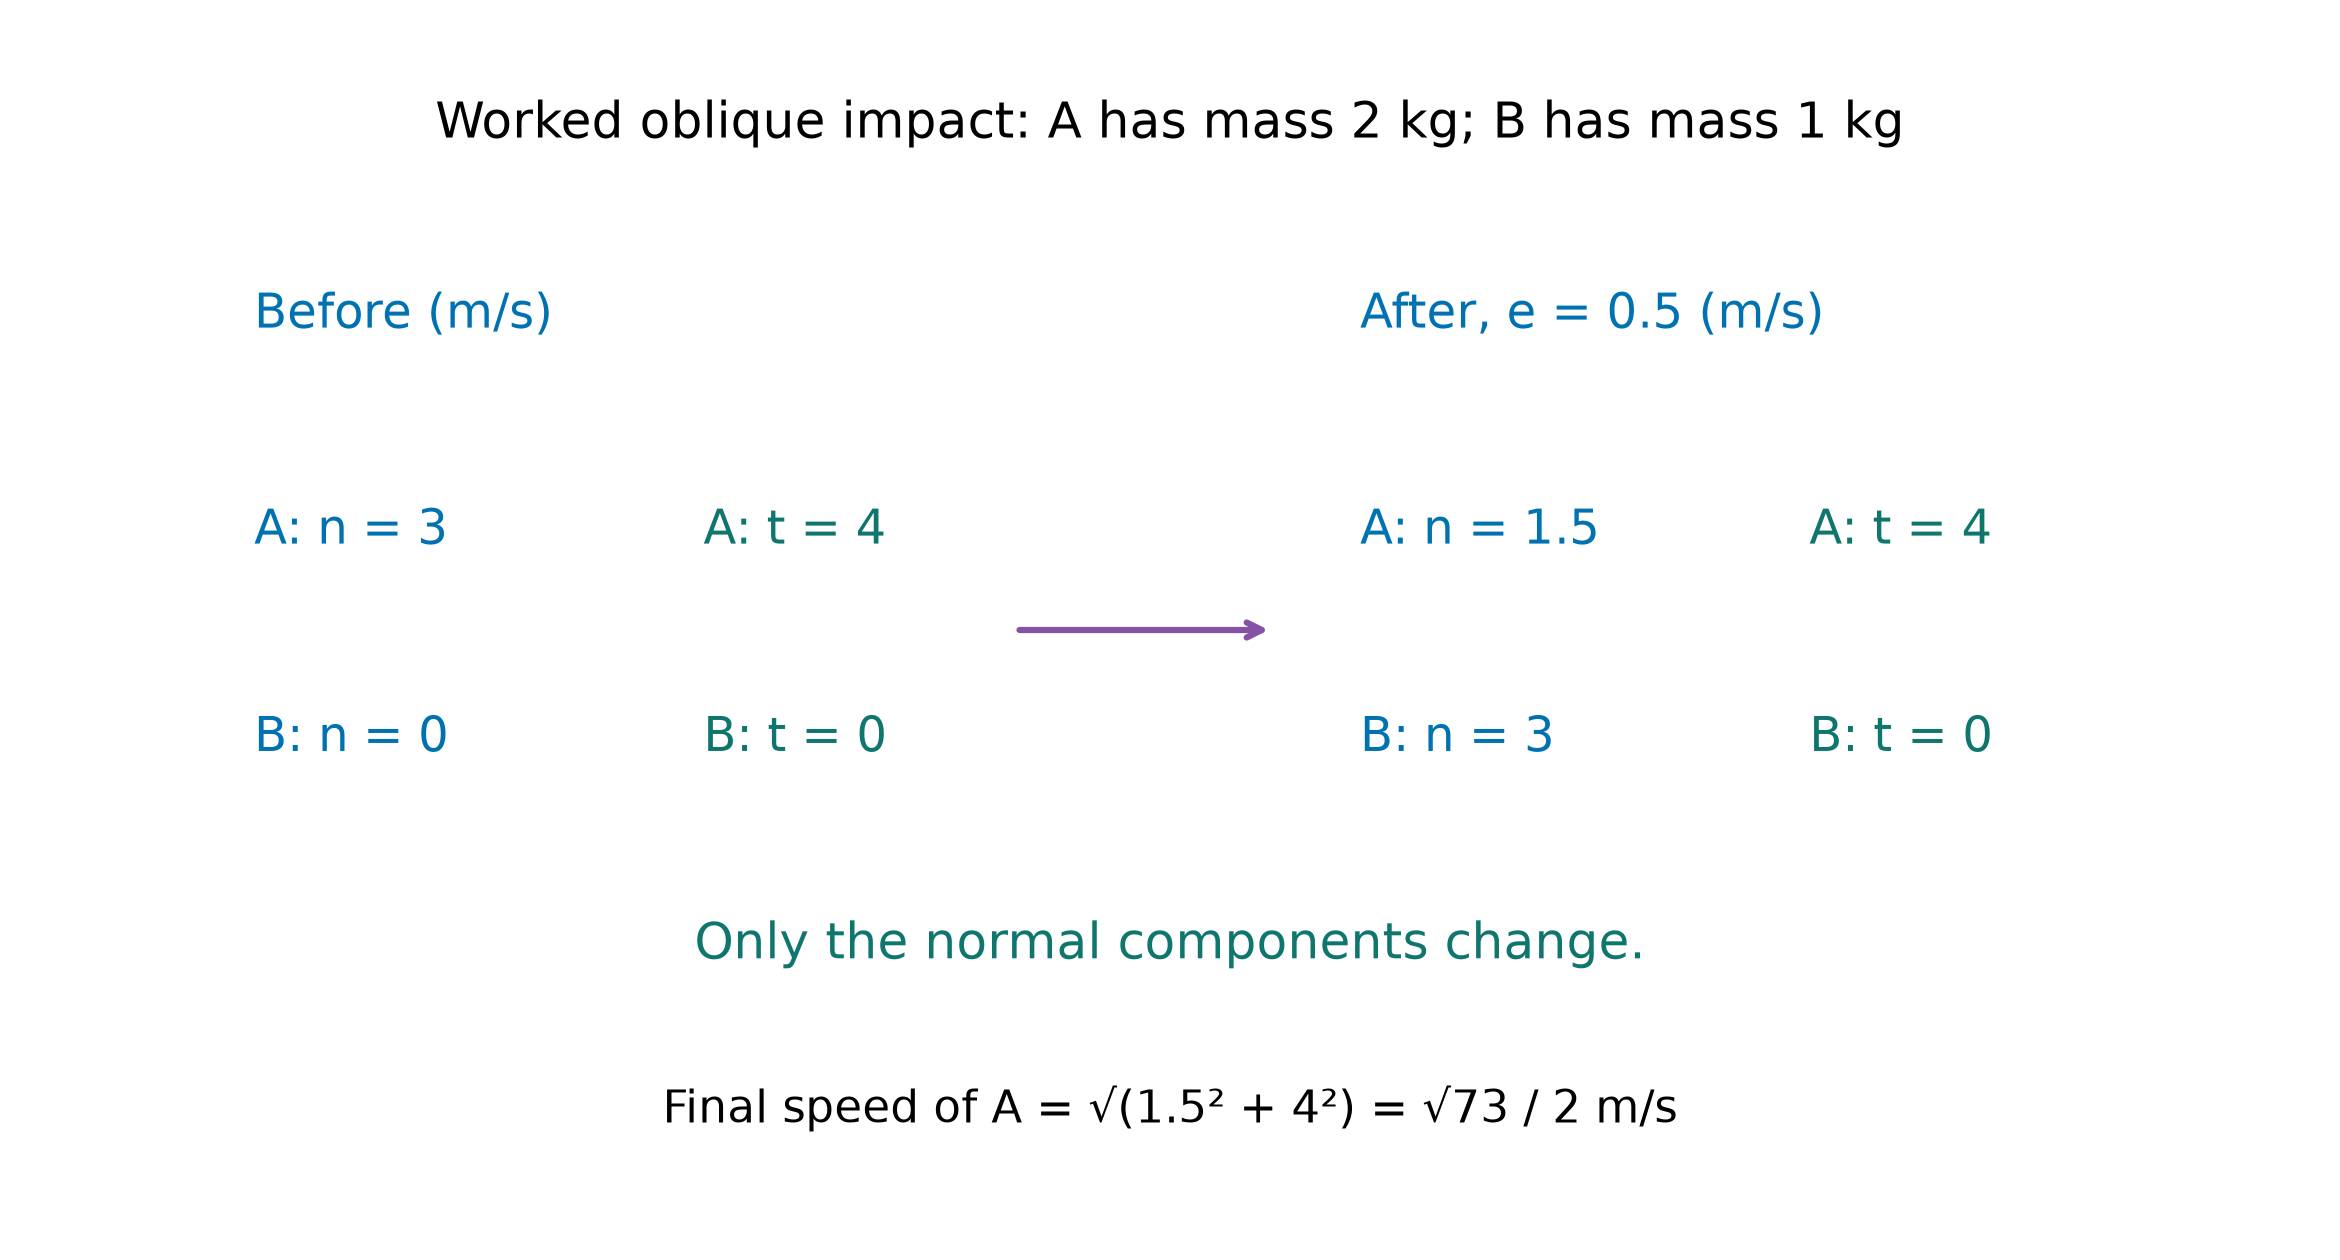
滑らかな球同士は互いに接線方向の沖撃を与えません。したがって、$v_{At}=u_{At}$と$v_{Bt}=u_{Bt}$はそれぞれ独立しており、法線方向の運動量と反発係数が$v_{An},v_{Bn}$を決定します。 解く前に成分表を描きます。各球自身の成分を$v=\sqrt{v_n^2+v_t^2}$で再合成します。最終的な法線方向の成分のみが、必ずしもその球の速さではありません。
斜め衝突の例題を解く
球$A$は質量$2\ \text{kg}$を持ち、$(n,t)$方向の初期成分が$(3,4)\ \dfrac{\text{m}}{\text{s}}$です。静止している$B$は質量$1\ \text{kg}$を持ちます。$e=0.5$に対して、$2v_{An}+v_{Bn}=6$および$v_{Bn}-v_{An}=1.5$を求めます。 よって、同一単位で $\mathbf v_A=(1.5,4)$ と $\mathbf v_B=(3,0)$ が得られる。それらの速さは $\sqrt{73}/2$ と $3\ \dfrac{\text{m}}{\text{s}}$ であり、 $A$ は接線成分を維持する。
回復係数がゼロでも接線運動は消えない
質量が等しい2つの滑らかな球体があり、初期成分が $\mathbf u_A=(4,3)$ と $\mathbf u_B=(0,-1)$ で、正の法線方向は $A$ から $B$ へ向かう。$e=0$ の場合、両方の最終的な法線速度は $2$ となる。 最終ベクトルは SI 単位で $(2,3)$ と $(2,-1)$ である。法線速度は等しいが接線速度は異なり、粒子は単一剛体として動かない。
反発方向と偏角を特定する
最終成分が $(v_n,v_t)$ で $v_n>0$ の場合、正の法線に対する角度は $\tan\phi=v_t/v_n$ を満たす。$v_n<0$ の場合、象限を描く。電卓による鋭角のみでは跳ね返りを隠してしまう可能性がある。 先ほどの $A=(1.5,4)$ の例では $\tan\phi=8/3$ である。偏角とは、入射方向からの変化であり、その角度は $\tan\theta=4/3$ を満たし、単に $\phi$ そのものではない。
最終運動エネルギーから回復係数を推定する
質量が等しい球体が $\mathbf u_A=(4,3)$ と $\mathbf u_B=(0,0)$ で衝突する。最終的な法線速度は $2(1-e)$ と $2(1+e)$ であり、接線速度は $3$ と $0$ のまま残る。 最終運動エネルギーが等しいためには $4(1-e)^2+9=4(1+e)^2$ が必要であり、したがって $e=9/16$ となる。両方の最終的な速さは $25/8\ \dfrac{\text{m}}{\text{s}}$ であり、エネルギー式には両方の成分を含むこと。
固定壁による球体の運動量の変化
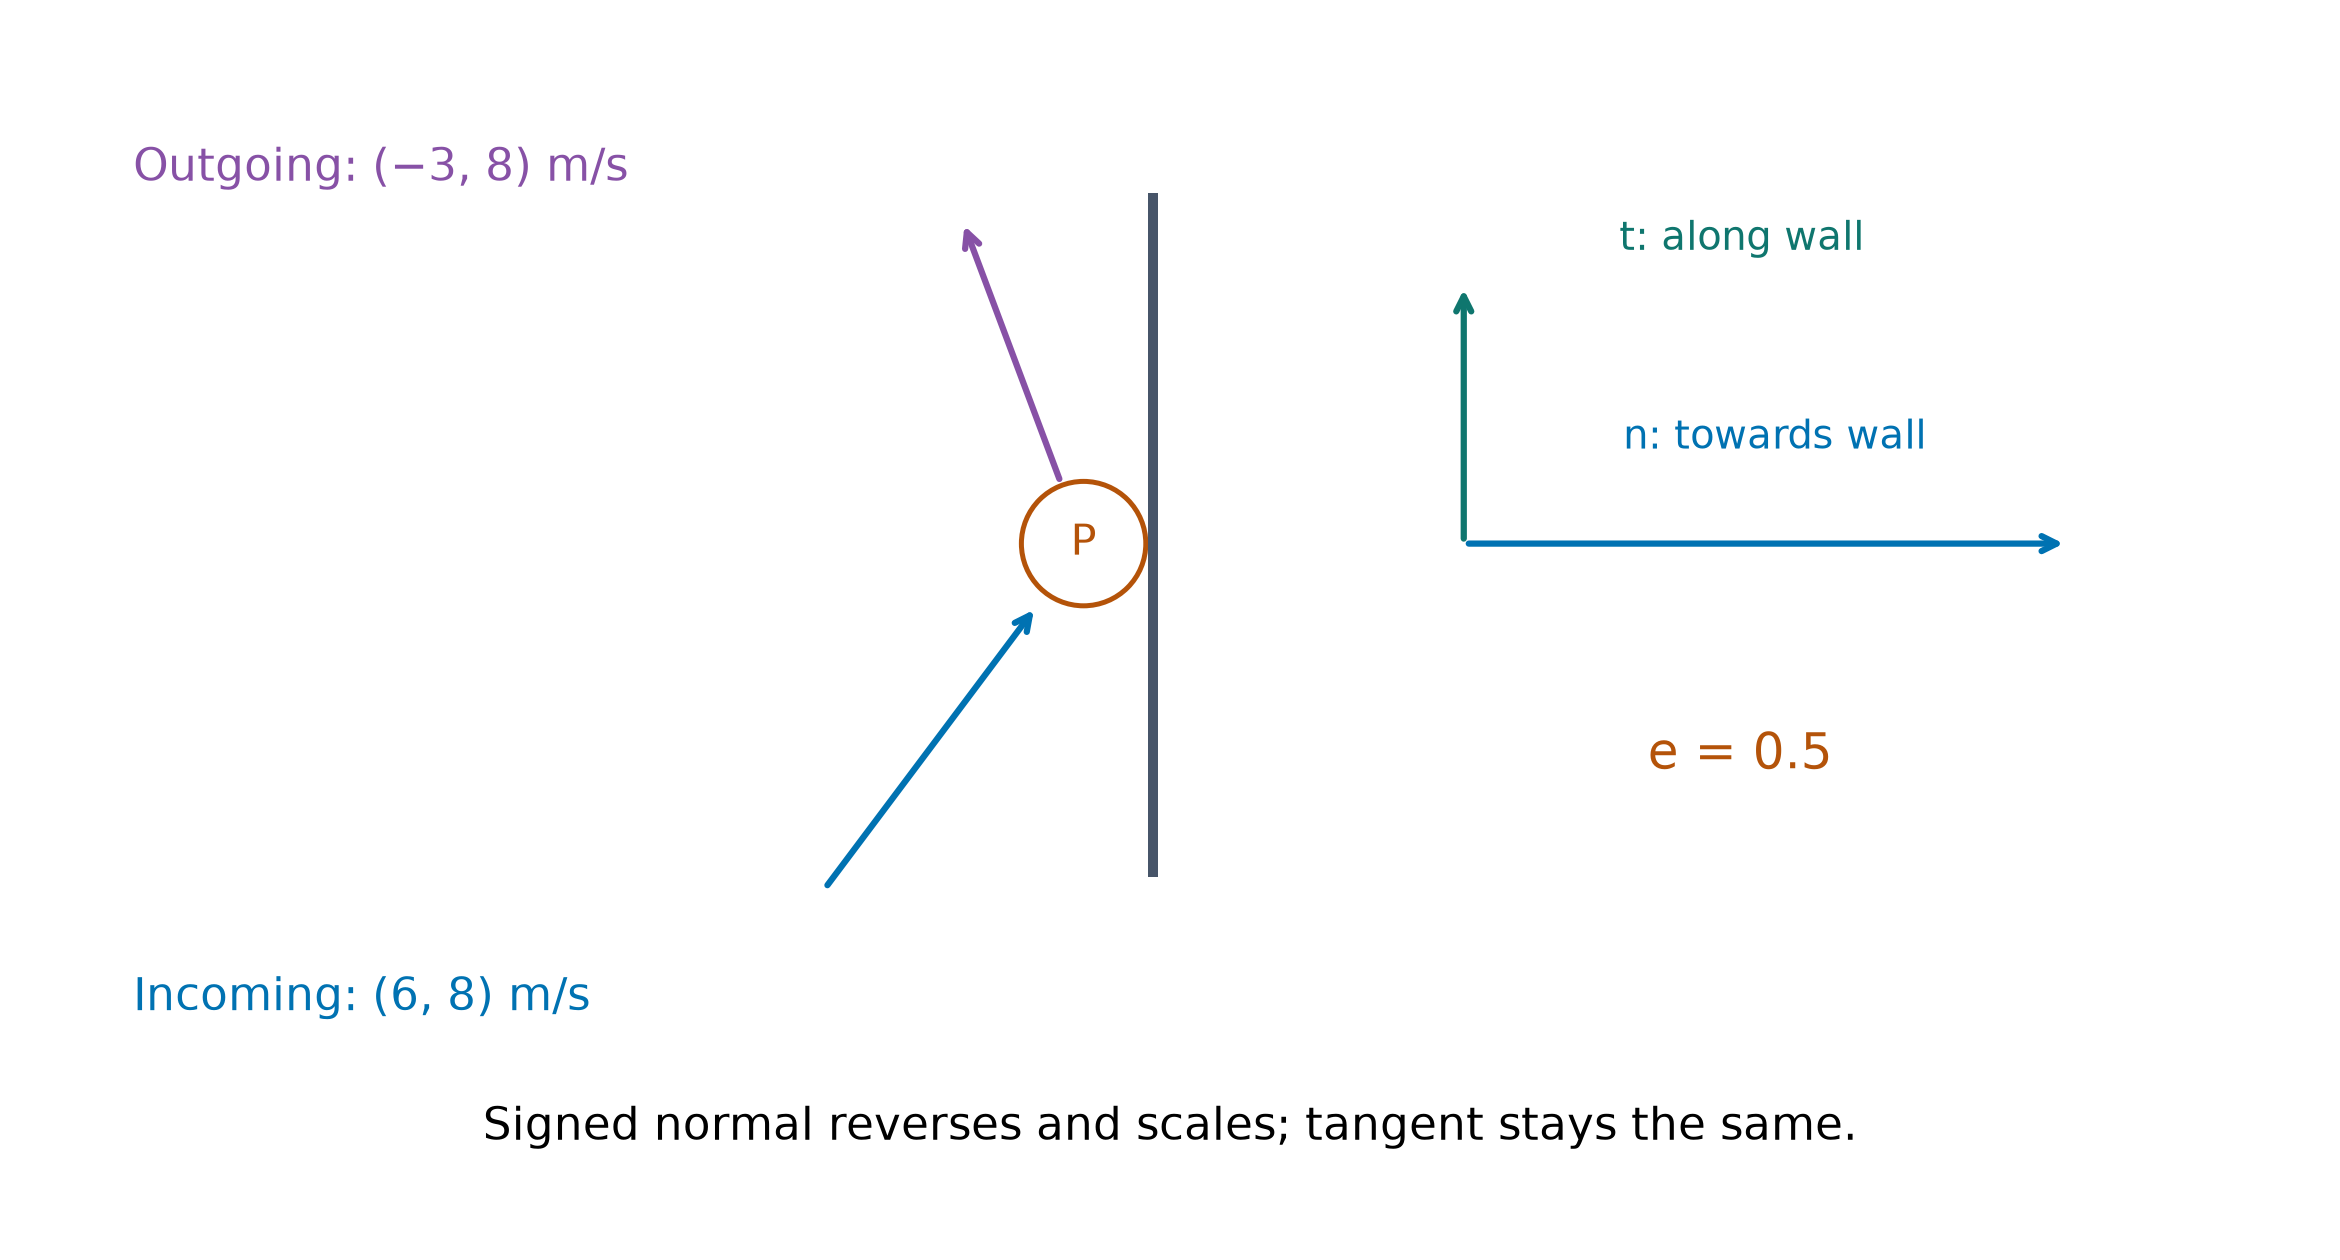
滑らかな固定面において、壁に向かう方向を正の法線とする。面の速度はゼロであるため、球体の最終的な法線成分は $v_n=-eu_n$ 、接線成分は $v_t=u_t$ となる。 球体の法線運動量を保存してはならない。壁の沖合が変化分を提供する:$\Delta p_n=-m(1+e)u_n$ 。壁-地球系は速度が無視できるほど小さい間、運動量を受け取ることができる。
壁との衝突後の成分の再合成
$2\ \text{kg}$ の球が、法線・接線方向の成分 $(6,8)\ \dfrac{\text{m}}{\text{s}}$ を持つ滑らかな固定壁に接近する。$e=0.5$ において、出射成分は $(-3,8)$ である。 速さは $10$ から $\sqrt{73}\ \dfrac{\text{m}}{\text{s}}$ に変化する。運動エネルギー損失は $100-73=27\ \text{J}$ であり、全体的な速さの比は $e$ ではない。
角度がどの直線を基準としているか明記する
入射角と射出角の鋭角 $\alpha,\beta$ が壁から測られる場合、$u_n=u\sin\alpha$ および $u_t=u\cos\alpha$ となる。したがって $\tan\beta=e\tan\alpha$ である。 法線から測られる場合、$\theta,\phi$ は $\tan\phi=\tan\theta/e$ となる $e>0$ に対して。$e=0$ では成分をそのまま使用し、非ゼロの接線成分がある場合、運動は壁と平行になる。
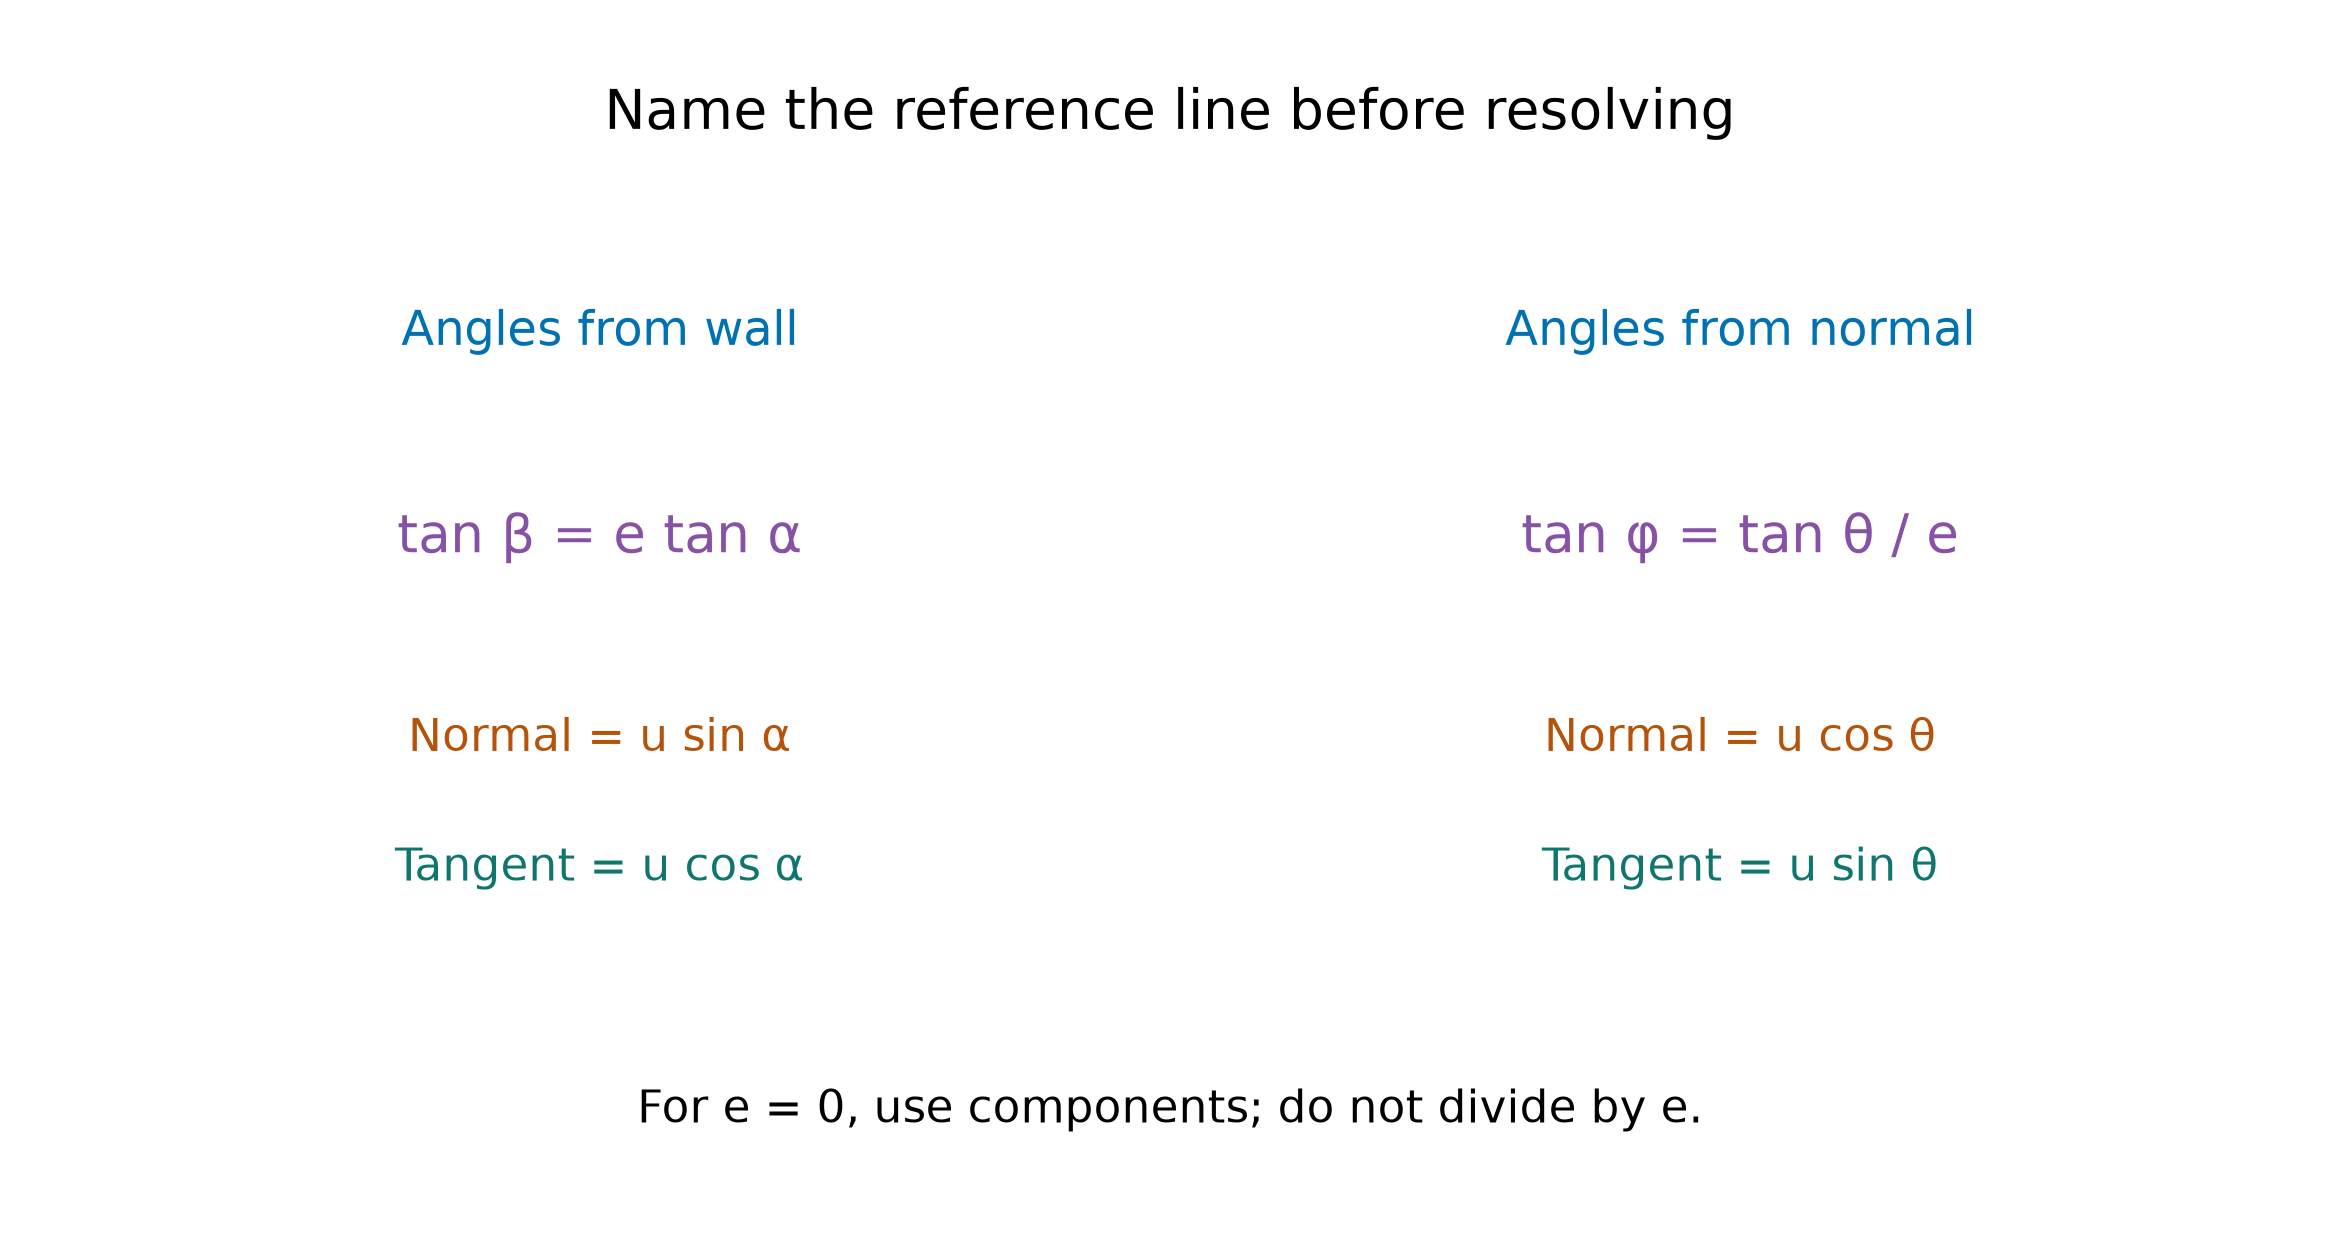
角度から壁の回復係数を推定する
球体が壁に対して $45^\circ$ の角度で衝突し、壁に対して $\beta$ の角度で射出され、$\tan\beta=1/3$ の場合、$e=\tan\beta/\tan45^\circ=1/3$ となる。 最終速度は$u\sqrt{\cos^2 45^\circ+e^2\sin^2 45^\circ}=u\sqrt5/3$である。方向の変化のせいで、速度比が$1/3$から異なる。
壁衝突エネルギーと限界を確認する
滑らかな固定壁において、失われた運動エネルギーは$\tfrac12m(1-e^2)u_n^2$である。法線成分のみが変化し、$e=1$では速度が不変で法線成分が反転する。 $e=0$では法線速度がゼロになる。$u_t\ne0$であれば球は壁に沿って進み続けるが、両方の最終成分がゼロであれば接触直後に静止する。
時間比で復係数を判別する
粒子が距離$d$で隔てられた2つの平行な滑らかな固定壁の間を移動する。最初の飛行時間が$T$であれば、その法線速度は$d/T$である。復係数$e>0$による跳ね返りの後、次の飛行時間は$T/e$となる。 したがって、2番目の時間が$kT$であれば、$e=1/k$および$k\geq1$となる。ケース$e=0$では有限の2回目の通過は生じないため、戻りが生じるかのようにゼロの法線速度を相殺してはいけない。
連続する衝突を個別の事象として扱う
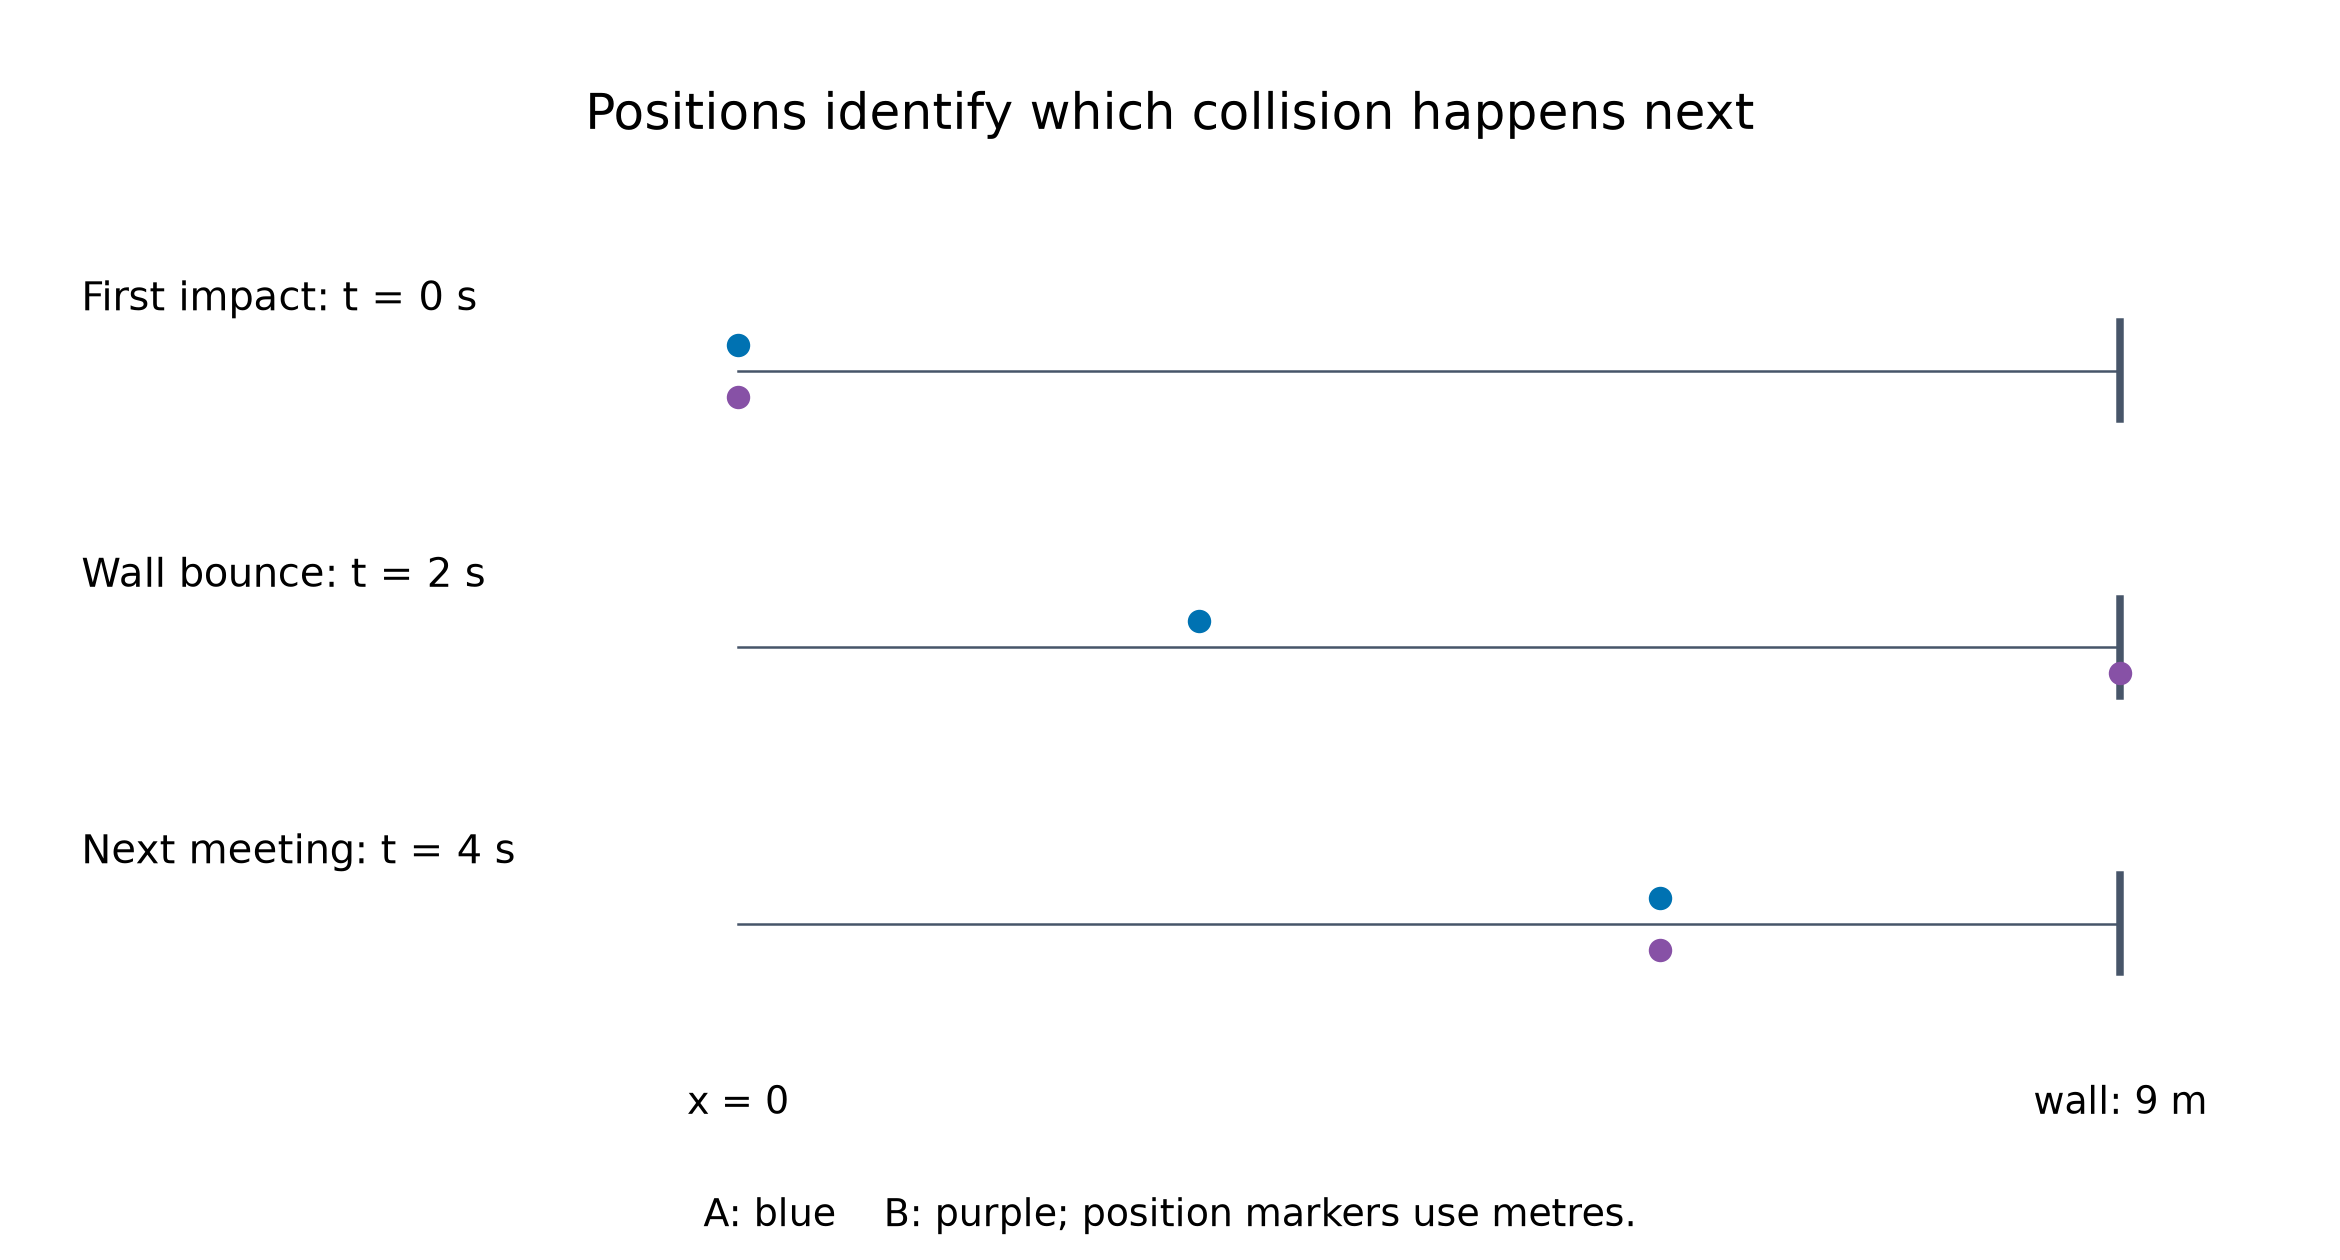
質量が等しい粒子が正面衝突する:$A$ は初期速度 $6\ \dfrac{\text{m}}{\text{s}}$ を持ち、$B$ は静止しており $e_{AB}=0.5$ である。それらは速度 $1.5$ と $4.5\ \dfrac{\text{m}}{\text{s}}$ で離れる。 $B$が速度$e_{BW}=1/3$で滑らかな壁に衝突すると、その速度は$-1.5\ \dfrac{\text{m}}{\text{s}}$となる。次回の相互衝突では入射速度$+1.5,-1.5$と$e_{AB}$が用いられ、結果は$v_A=-0.75$および$v_B=+0.75\ \dfrac{\text{m}}{\text{s}}$となる。
距離を用いて次の事象を確認する
その例において、最初の互いへの衝突を $x=0$ に設定し、壁を $x=9\ \text{m}$ にする。粒子 $B$ は $t=2\ \text{s}$ で壁に到達し、その後 $A$ は $x=3\ \text{m}$ にいる。 隙間は $6\ \text{m}$ であり、壁での跳ね返り後の閉じる速度は $3\ \dfrac{\text{m}}{\text{s}}$ である。彼らは $2\ \text{s}$ 後に $x=6\ \text{m}$ で出会うが、$A$ が壁に到達する前である。異なるペアは異なる反発係数を持つことができる。
障壁の後に新しい投射区間を使用する
ある粒子が、右上方へ $45^\circ$ の傾きを持つ滑らかな障壁に対して入射速度 $(4,-4)\ \dfrac{\text{m}}{\text{s}}$ で到達する。その速度は障壁に対して純粋に法線方向であり、$e=0.5$ が出射速度 $(-2,2)\ \dfrac{\text{m}}{\text{s}}$ を与える。 接地からの impact が $4\ \text{m}$ 高さと $g=10\ \dfrac{\text{m}}{\text{s}^2}$ の場合、$0=4+2t-5t^2$ を解く。正の飛行時間は $(1+\sqrt{21})/5\ \text{s}$ であり、水平距離は左方向に $2(1+\sqrt{21})/5\ \text{m}$ である。
衝突を垂直円に結びつける
円の底部において、質量$m$・入射速度$3\sqrt{5ag}$の粒子が、質量$2m$の静止した粒子と完全に弾性直接衝突を行う。運動量保存則と復係数により、符号付き速度$-\sqrt{5ag}$と$2\sqrt{5ag}$が得られる。 第1粒子は平方速度$5ag$で跳ね返る。その後のエネルギー式より、頂点での平方速度は$ag$となり、張った紐の限界条件$T=0$となる。滑らかな弧ではエネルギー保存則を、接点では衝突法則を用いる。ゼロ張力は境界テストであり、それ自体がその後の分離を示す証明ではない。
物理的に不可能なモデルを却下する
代数的候補値は $0\leq e\leq1$、指定された入射および出射の方向性を満たす必要がある。不適切な解は理由を添えて却下し、数式途中での負の速度符号を正に変換してはならない。 正しい系に対して運動量、衝突係数の関係式、滑らかな接線成分の不変性、および非負の運動エネルギー損失を確認する。固定壁面では球の法線運動量の保存則が破れる場合でも、モデル自体は成立する。
独立した衝突の解を整理する
接触法線を描き、符号付き成分を定義して系にラベルを付ける。正当化される場合にのみ法線運動量の方程式を書き、次に衝突係数と不変の接線成分を記述する。 速度を再結合させ、方向を示して次の物理的事象を検証する。複数のトピックを統合した問題については、出射速度を独自の初期状態を持つ新しい運動セグメントに引き継ぐ。
計算前にモデルを呼び出す
直接衝突と斜め衝突は共通の法線方程式を使用し、滑らかな接触により接線成分は不変で残る。固定面の場合、球の法線運動量の保存則ではなく $v_n=-eu_n$ が適用される。 常に系、角度の慣例、事象の順序を定義する。法線分離と全速度、等しい法線速度と付着、衝突間のエネルギーと衝突をまたぐエネルギーを区別する。
探索
衝突
各質量と速度を設定して衝突させる。全体的な運動量は保存される——速度がどのように決まるかを確認する。
語彙
練習する
| English | 日本語 |
|---|---|
| collision/kəˈlɪʒn/ | 衝突 |
| momentum/məʊˈmentəm/ | 運動量 |
| linear momentum/ˈlɪnɪə məʊˈmentəm/ | 運動量 |
| conservation of momentum/ˌkɒnsəˈveɪʃn ɒv məʊˈmentəm/ | 運動量保存則 |
| conservation of linear momentum/ˌkɒnsəˈveɪʃn ɒv ˈlɪnɪə məʊˈmentəm/ | 運動量の保存 |
| line of impact/laɪn ɒv ˈɪmpækt/ | 衝突線 |
| line of centres/laɪn ɒv ˈsentəz/ | 球心線 |
| direct impact/daɪˈrekt ˈɪmpækt/ | 正衝突 |
| oblique impact/əˈbliːk ˈɪmpækt/ | 斜衝突 |
| Newton's experimental law/ˈnjuːtnz ekˌsperɪˈmentl lɔː/ | ニュートンの実験法則 |
| coefficient of restitution/ˌkəʊɪˈfɪʃənt ɒv rɪstɪˈtjuːʃn/ | 回復係数 |
| perfectly elastic/ˈpɜːfektlɪ ɪˈlæstɪk/ | 完全弾性 |
| inelastic/ɪnɪˈlæstɪk/ | 非弾性 |
| perfectly inelastic/ˈpɜːfektlɪ ɪnɪˈlæstɪk/ | 完全非弾性 |
| reduced mass/rɪˈdjuːst mæs/ | 換算質量 |
| deflection/dɪˈflekʃn/ | 偏向 |
| fixed surface/fɪkst ˈsɜːfɪs/ | 固定面 |
3.6
試験対策
- 投射体 については、水平方向(一定速度)と垂直方向( $a = g$ )の運動に分解し、同じ時間で結びつける。
- 平衡状態の剛体 については、未知の力を消す点关于モーメントをとる。
- 円運動 においては、中心向きの $F = mv^2/r = m\omega^2 r$ を用いる; 垂直円運動では頂点での最小速度を確認する。
- 変力 の場合、 $a = v\,\frac{dv}{dx}$ を用いて積分する; 弾性ポテンシャルエネルギー $= \frac{\lambda x^2}{2L}$ 。
このトピックのインタラクティブ授業
一歩ずつ進め、即時チェック付きの問題で学習します。