This is the ninth course in University Electrical Engineering: **electrical
machines et systèmes de puissance. EE07 a écrit les équations de champ ;
électrique, ainsi que les réseaux qui la transportent.
l'énergie électrique, ainsi que les réseaux qui la transportent.
L'unité 9.1 construit le circuit magnétique et le transformateur.
Les unités 9.2–9.4 couvrent les trois familles de machines : CC, induction et synchrones.
Les unités 9.5–9.6 s'étendent au réseau : calcul en valeurs relatives et flux de puissance.
L'unité 9.7 introduit l'électronique de puissance.
L'intrigue se déroule dans un petit atelier : un transformateur de 10 kVA alimente une
tableau de distribution ; un moteur à induction entraîne un compresseur ; une machine synchrone
générateur se tient derrière le réseau ; un convertisseur abaisseur charge la batterie de secours.
Chaque réponse concernant une machine ci-dessous est vérifiée par une seconde voie — bilan des pertes,
comptabilité des pertes, circuit équivalent à une limite, ou bilan de puissance — et
chaque réponse en unités relatives est convertie en unités réelles.
Pourquoi c'est important. Le chargeur qui recharge votre téléphone en une heure contient un
transformateur plus petit qu'une pièce de monnaie, et il fonctionne car le flux magnétique, comme
le courant, circule en boucles à travers des matériaux qui s'y opposent. La même image,
étirée d'un million de fois, transporte l'électricité entre les continents.
L'idée, avec une illustration. Une bobine de $N$ spores parcourue par un courant $I$ agit comme une
pompe pour le flux : elle crée une force magnétomotrice$F = NI$ (ampères-tours).
Le flux $\Phi$ (weber) circule autour d'un circuit en fer de longueur $l$ et
section transversale $A$, opposé par la reluctance$R_{m} = \dfrac{l}{\mu A}$, où
$\mu = \mu_{0}\mu_{r}$ est la perméabilité. C'est le miroir magnétique du
Loi d'Ohm :
$$\Phi = \frac{F}{R_{m}}, \qquad \text{just as} \qquad I = \frac{V}{R}.$$
La densité de flux $B = \Phi/A$ (tesla) est la grandeur qui intéresse le fer —
les noyaux à fréquence d'alimentation fonctionnent entre environ 1.0 et 1.5 T.
Une seule boucle de flux, deux bobines : le transformateur n'est qu'un circuit magnétique partagé par deux enroulements
La démonstration. La loi d'Ampère appliquée au circuit fermé donne $H\,l = NI$, avec $H$
l'intensité du champ en A/m. Avec $B = \mu H$ et $\Phi = BA$ :
Rien de plus profond — l'ensemble de l'unité est comptable sur cette ligne, plus un avertissement :
l'air a $\mu_{r} = 1$, quatre mille fois plus faible que le noyau ci-dessous, donc un
minuscule jeu d'air peut dominer la réluctance de tout le circuit.
Exemple résolu 1 — un noyau seul. Un noyau de longueur moyenne 0.5 m,
section transversale 10 cm² $= 10^{-3}$ m², $\mu_{r} = 4000$, enroulée avec 200 spires à
0.5 A. La force magnétomotrice est $F = 200 \times 0.5 = 100$ At. Le
reluctance est $R_{m} = \dfrac{0.5}{4\pi \times 10^{-7} \times 4000 \times 10^{-3}} = 99\,472$ At/Wb,
de sorte que le flux est $\Phi = \dfrac{100}{99\,472} = 1.005$ mWb et la densité
$B = \dfrac{1.005 \times 10^{-3}}{10^{-3}} = 1.005$ T. Deuxième voie :
$H = NI/l = 200$ A/m, donc $B = \mu_{0}\mu_{r}H = 4\pi \times 10^{-7} \times 4000 \times 200 = 1.005$ T ✓ —
une densité raisonnable pour la fréquence du secteur, ce qui constitue en soi une vérification de cohérence indiquant que les
calculs sont restés dans des limites raisonnables.
Coupez maintenant un jeu de 0.5 mm dans le même noyau. Le jeu ajoute
$R_{gap} = \dfrac{0.5 \times 10^{-3}}{4\pi \times 10^{-7} \times 10^{-3}} = 397\,887$ At/Wb —
quatre fois la réluctance totale du noyau. Le flux s'effondre à
$\dfrac{100}{497\,359} = 0.201$ mWb, un cinquième, pour un jeu épais d'un cheveu. Cela
explique pourquoi les noyaux de transformateurs sont empilés et laminés étroitement, et pourquoi les noyaux à jeu doivent être conçus expressément.
doit être conçu intentionnellement.
Exemple résolu 2 — le transformateur, mesuré. Un transformateur couple deux
enroulements par un flux commun, donc idéalement $\dfrac{V_{1}}{V_{2}} = \dfrac{N_{1}}{N_{2}}$
et $\dfrac{I_{1}}{I_{2}} = \dfrac{N_{2}}{N_{1}}$ : les volts s'échangent contre les ampères,
power stays. Real ones lose a little in the winding resistance (copper
loss$I^{2}R$) and in the iron (core loss: hysteresis plus
eddy currents). The two losses are separated by two tests:
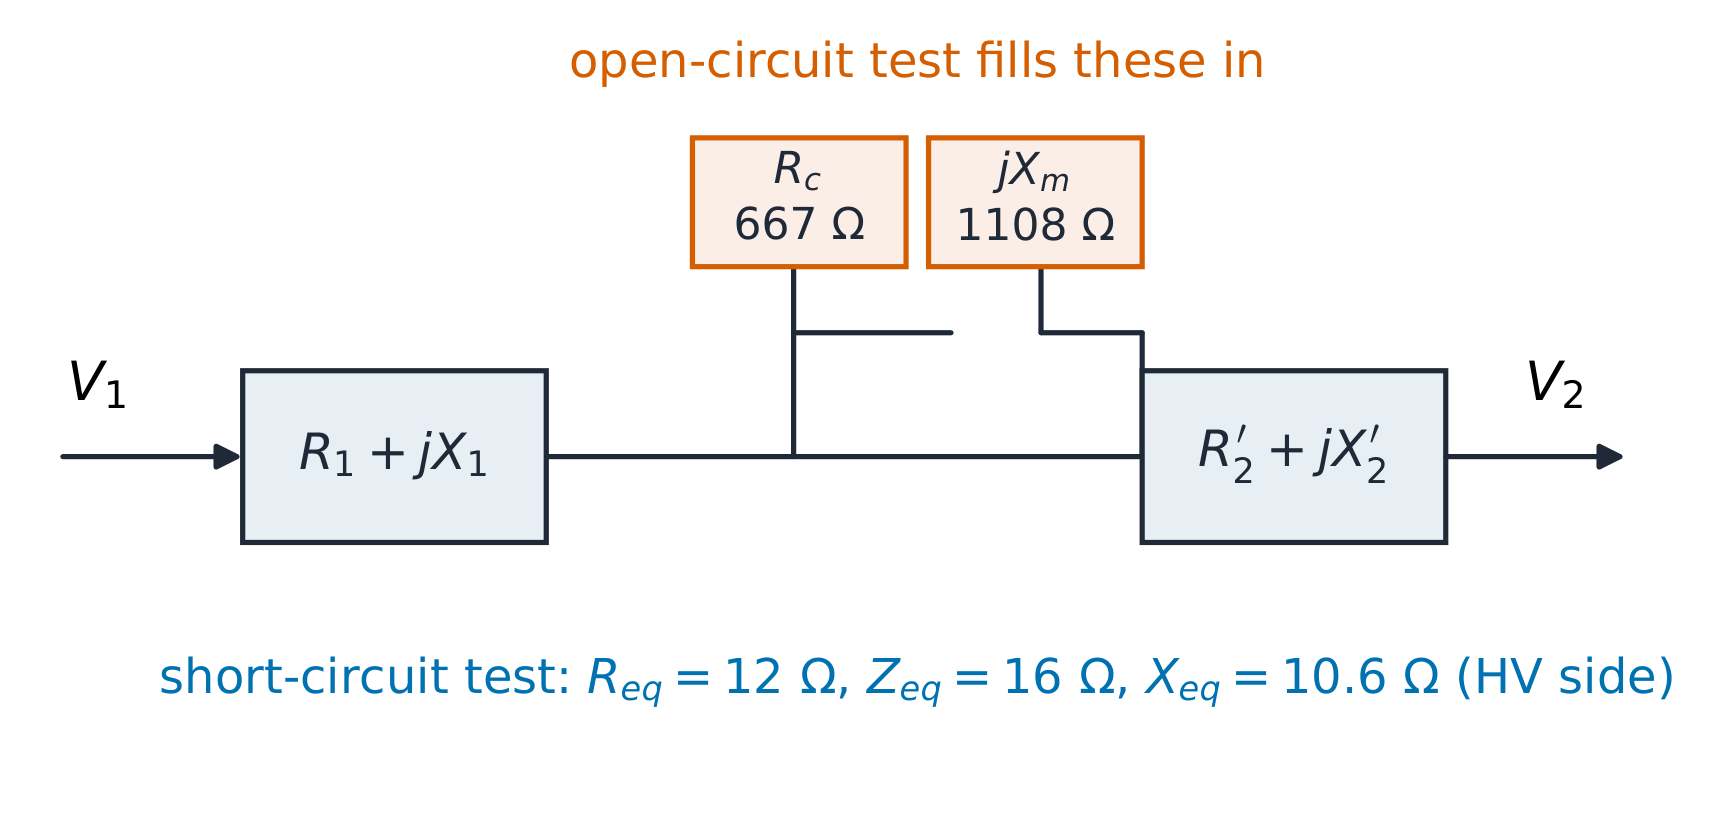
Essai en circuit ouvert (côté BT, tension nominale) : 400 V absorbe 0.7 A et
240 W. La perte de 240 W correspond aux pertes dans le noyau. Son courant de perte est $I_{c} = 240/400 = 0.6$ A,
donc la branche d'excitation est $R_{c} = 400/0.6 = 667\ \Omega$ et, d'après
$I_{m} = \sqrt{0.7^{2} - 0.6^{2}} = 0.361$ A, $X_{m} = 400/0.361 = 1108\ \Omega$
(les deux rapportés au côté BT).
Essai en court-circuit (côté HT, tension réduite, courant nominal) :
80 V absorbe le courant nominal de 5 A ($= 10\,000/2000$) et 300 W. Cette perte de 300 W correspond aux
pertes cuivre à pleine charge, et la branche série est
$R_{eq} = 300/5^{2} = 12\ \Omega$, $Z_{eq} = 80/5 = 16\ \Omega$,
$X_{eq} = \sqrt{16^{2} - 12^{2}} = 10.6\ \Omega$ (côté HT).
Rendement à pleine charge avec facteur de puissance unitaire :
Rendement à pleine charge avec facteur de puissance unitaire :
puissance utile est de $\eta = \dfrac{10\,000}{10\,000 + 240 + 300} = 94.9\%$ W avec les mêmes pertes, donc 0.8 —
la sortie est de 8000 W avec les mêmes pertes, donc $\eta = \dfrac{8000}{8540} = 93.7\%$ —
les pertes cuivre dépendantes de la charge égales les pertes noyau fixes :
la perte cuivre dépendante de la charge égale la perte fixe dans le noyau :
$x = \sqrt{240/300} = 0.894$ de la pleine charge, un nombre que l'atelier doit
reconnaître sur son compteur.
Erreurs fréquentes. Oublier $\mu_{0}$ à l'intérieur de $\mu$ (un facteur d'environ un
million, car $1/\mu_{0} \approx 8 \times 10^{5}$). Rapporter les valeurs OC au côté HT ou les valeurs SC au côté BT
sans élever le rapport de spires au carré. S'attendre à ce que le courant du transformateur
idéal subsiste sous forte charge — la chute en série $I \times Z_{eq}$ est exactement
ce qui la déforme. Et considérer un entrefer comme un détail mineur : l'exemple ci-dessus
montre qu'un entrefer d'une épaisseur de cheveu représente quatre cinquièmes du phénomène.
Résumé.$F = NI$ impose $\Phi = F/R_{m}$ par réluctance
$l/(\mu A)$; density $B = \Phi/A$ must stay under about 1.5 T. Two tests on a
transformateur réel séparent le shunt (noyau, depuis le circuit ouvert) du série
(cuivre, depuis le court-circuit), et le rendement équilibre la sortie contre les deux.
Explorer
How can a tiny air gap dominate a whole iron core?
Start with the worked 200-turn coil at 0.5 A on a 0.5 m iron path. Compare no gap with a 0.5 mm gap. Gap reluctance is four times iron reluctance, 80% of NI falls across the air, and flux falls to one fifth. Change the cross-section to separate flux from flux density.
Pourquoi c'est important. Le moteur d'une perceuse sans fil, l'essieu-moteur électrique d'un train
et le démarreur de chaque véhicule à moteur à combustion sont des machines CC :
le couple que vous pouvez commander avec un courant, issu de deux principes physiques.
Le concept, avec une illustration. Un conducteur de longueur $l$ dans un champ $B$ parcouru
par un courant $I$ subit une force $F = BIl$ ; le même conducteur se déplaçant à la vitesse $v$
induit une FEM $e = Blv$. Une machine CC relie plusieurs de tels conducteurs autour d'un rotor
(l'armature) et les commutateur pour que chacun voie un champ fixe
direction — le commutateur est un interrupteur mécanique qui maintient le
couple unidirectionnel. Regrouper la comptabilité en une seule constante $k\Phi$ et
toute la machine se résume à deux équations :
avec $k\Phi$ déterminé uniquement par le flux de champ. En les multipliant,
$T\omega = E I_{a}$ : la même puissance d'entrefer vue des deux côtés. Langage mécanique
et langage électrique forment une seule langue.
La connexion du champ définit la personnalité. Un moteur shunt
(champ en parallèle, flux constant) maintiennent une vitesse quasi constante ; un moteur **en série
$\propto I_{a}$ et ne doit jamais fonctionner sans charge.
$\propto I_{a}^{2}$ et ne doit jamais fonctionner sans charge.
Shunt : vitesse plate pour toute charge. Série : couple élevé à basse vitesse, risque de déséquilibre sans charge
Dérivation. À partir de $e = Blv$ avec $v = \omega r$ et la géométrie
assemblés dans $k$ : $E = k\Phi\omega$. À partir de $F = BIl$ avec les bras de levier
assemblés de la même manière : $T = k\Phi I_{a}$. Dans une machine à shunt, $\Phi$ est fixée par
chute de tension aux bornes de l'induit est la seule variation. Dans une machine série, $\omega = \dfrac{V - I_{a}R_{a}}{k\Phi}$
(jusqu'à saturation magnétique), donc $\Phi \propto I_{a}$ et
$T \propto I_{a}^{2}$ — la vitesse augmente brusquement lorsque la charge
$\omega \propto \dfrac{V - I_{a}R_{a}}{I_{a}}$ — la vitesse augmente brusquement lorsque la charge
disparaît.
Exemple résolu 1 — le point nominal. Un moteur à shunt sur 220 V avec résistance d'armature
$R_{a} = 0.2\ \Omega$ absorbe $I_{a} = 50$ A à 1500 tr/min. La FEM est
$E = 220 - 50 \times 0.2 = 210$ V. À 1500 tr/min $= 157.1$ rad/s,
$k\Phi = \dfrac{210}{157.1} = 1.337$ V·s, donc le couple
$T = 1.337 \times 50 = 66.9$ N·m. Vérifiez les deux chemins à travers l'entrefer :
$T\omega = 66.9 \times 157.1 = 10.5$ kW et $E I_{a} = 210 \times 50 = 10.5$ kW ✓ —
ils doivent coïncider ; il s'agit de la même conversion.
Démarrer le même moteur à vide est le piège : à la mise sous tension $E = 0$, donc le
courant d'appel serait de $I_{a} = \dfrac{220}{0.2} = 1100$ A, vingt fois la valeur nominale. Un
démarreur limitant le courant à 100 A nécessite
$R_{start} = \dfrac{220}{100} - 0.2 = 2.0\ \Omega$, retiré par étapes au fur et à mesure que $E$
augmente.
Exemple résolu 2 — affaiblissement du champ. Conserver le couple de charge de 66.9 N·m et
réduire le flux du champ de 20 %, pour atteindre $k\Phi = 1.070$. Le couple exige
$I_{a} = \dfrac{66.9}{1.070} = 62.5$ A, donc la FEM se stabilise à
$E = 220 - 62.5 \times 0.2 = 207.5$ V et la vitesse à
$\omega = \dfrac{207.5}{1.070} = 193.9$ rad/s $= 1852$ tr/min — environ 23 % plus rapide
pour un cinquième de flux en moins. Vérification de puissance : $T\omega = 66.9 \times 193.9 = 12.96$ kW
contre $E I_{a} = 207.5 \times 62.5 = 12.97$ kW ✓. Au-dessus de la vitesse nominale, c'est
la technique standard — affaiblissement du champ : échanger le flux contre la vitesse, au prix d'un courant d'armature accru.
Erreurs fréquentes. Insérer des tr/min dans $E = k\Phi\omega$ (il attend des rad/s — un
facteur de $2\pi$). S'attendre à ce qu'un moteur shunt accélère sous charge (la chute
à travers $R_{a}$ le rend lent (légèrement). Le fonctionnement d'un moteur à enroulement série à vide —
sans courant, il n'y a pas de flux pour limiter la vitesse. Et oublier qu'au
moteur au repos, la seule chose limitant le courant est la résistance.
Résumé.$E = k\Phi\omega$ et $T = k\Phi I_{a}$, reliés par
$T\omega = EI_{a}$. Le câblage en shunt maintient la vitesse ; le câblage en série multiplie le couple
à basse vitesse. Démarrage par résistance, affaiblissement du champ pour étendre la plage.
Pourquoi c'est important. Environ sept moteurs sur dix dans l'industrie sont des machines asynchrones à cage d'écureuil : sans balais, sans collecteur, une seule pièce mobile
— car le champ tournant effectue la commutation gratuitement.
L'idée, avec une image. Trois bobinages espacés 120° les uns des autres, alimentés par trois
courants décalés 120° les uns des autres dans le temps, s'additionnent pour former un champ tournant de
amplitude constante qui tourne à la vitesse synchrone$n_{s} = \dfrac{120f}{p}$ tr/min ($f$ Hz,
$p$ pôles). Le rotor le suit sans jamais vraiment l'atteindre ; ce manque est
le glissement
$$s = \frac{n_{s} - n}{n_{s}}.$$
Le glissement est le rapport de transmission de la machine : les barres du rotor voient le champ passer à côté d'eux
à un rythme $s$, donc la fréquence du rotor est $sf$ et chaque grandeur du rotor suit
de celle-ci.
La démonstration. Dans le circuit équivalent, toutes les grandeurs sont ramenées
au stator et la branche du rotor apparaît comme $R_{2}'/s$ — la résistance échellee par le glissement.
Décomposons-la :
et le second terme n'est pas du tout une résistance : multiplié par $I^{2}$, il correspond
exactement à la puissance mécanique de sortie, tandis que $I^{2}R_{2}'$ représente les pertes cuivre du rotor
glissement. Le glissement divise la puissance de l'entrefer
$P_{ag} = T\omega_{s}$ moins les pertes cuivre $sP_{ag}$ et la puissance en sortie
$(1-s)P_{ag}$. Avec une source de Thévenin $V_{th}$, $Z_{th} = R_{th} + jX_{th}$
derrière la branche d'excitation, le couple est
atteint un maximum (dériver, annuler) où $R_{2}'/s_{max} = \sqrt{R_{th}^{2} + (X_{th} + X_{2}')^{2}}$
— le couple de rupture. Une résistance rotor supplémentaire déplace le maximum
vers le démarrage : les machines à rotor bobiné et à double cage offrent exactement cette caractéristique.
Même couple maximal, position différente : la résistance rotorique détermine l'emplacement du pic
Exemple résolu 1 — lecture de la plaque signalétique. Un moteur à 4 pôles, 50 Hz : $n_{s} = \dfrac{120 \times 50}{4} = 1500$ tr/min.
Fonctionnant à 1440 tr/min : $s = \dfrac{60}{1500} = 0.04$. La fréquence du rotor est
$sf = 2$ Hz — pourquoi le fer du rotor nécessite seulement des tôles légères — et le terme de glissement
$R_{2}'/s$ vaut $25 \times R_{2}'$ : à faible glissement, le rotor se comporte presque
uniquement de manière résistive, ce qui explique pourquoi la machine fonctionne efficacement près de
la vitesse synchrone.
Exemple résolu 2 — toute la chaîne de couple. Le même moteur, 400 V entre phases
(231 V par phase), $R_{1} = 0.5$, $X_{1} = 1.2$, $R_{2}' = 0.4$,
$X_{2}' = 1.2\ \Omega$, branche d'excitation grande (mise hors circuit :
$V_{th} = 231$ V, $Z_{th} = R_{1} + jX_{1}$). Vitesse synchrone
$\omega_{s} = 157.1$ rad/s. À $s = 0.04$, $R_{2}'/s = 10\ \Omega$ :
Suivez la puissance : $P_{ag} = T\omega_{s} = 13.8$ kW, pertes cuivre du rotor
$sP_{ag} = 552$ W, puissance de l'arbre $T\omega_{s}(1-s) = 13.2$ kW ✓ — une chaîne de
multiplications, trois bilans fermés. Le maximum :
$s_{max} = \dfrac{0.4}{\sqrt{0.5^{2} + 2.4^{2}}} = 0.163$, et le couple de rupture
correspondant est 172 N·m — deux fois le point de fonctionnement, la marge dont a besoin le compresseur pour démarrer.
Rotor bloqué ($s = 1$) : $T_{start} = 62$ N·m. Doubler la résistance du rotor
et faire passer $T_{start}$ à 109 N·m tout en réduisant l'efficacité au point de fonctionnement (même glissement), c'est le compromis du moteur à rotor bobiné résumé en un seul chiffre.
Erreurs courantes. Mélanger tr/min et rad/s dans la formule du couple
Erreurs courantes. Mélanger les tr/min et les rad/s dans la formule du couple
($\omega_{s}$ est mécanique, en rad/s). Supposer que le couple augmente avec le glissement — il
atteint un maximum à $s_{max}$ et diminue des deux côtés. Affecter toute la puissance de l'entrefer aux
pertes cuivre : le cuivre ne reçoit que la fraction $s$. Et s'attendre à ce que la fréquence
du rotor soit de 50 Hz — elle est en réalité de $sf$, 2 Hz ici.
Summary.$n_{s} = 120f/p$, slip $s = (n_{s}-n)/n_{s}$, rotor frequency
$sf$, branche du rotor $R_{2}'/s$ dont la seconde moitié représente l'arbre. Le couple atteint son
maximum lorsque $R_{2}'/s$ correspond à la valeur absolue de $R_{th} + j(X_{th} + X_{2}')$ ; la résistance du rotor permet d'obtenir un
couple de démarrage au prix d'une perte énergétique en fonctionnement normal.
Explorer
Le champ tourne, le rotor poursuit
Faites varier le glissement et observez le champ du stator, le rotor et leur vitesse relative ; lisez la fréquence du rotor à partir de l'écart entre eux.
Pourquoi c'est important. Virtuellement tous les watts produits par une centrale électrique proviennent d'une machine synchrone : un aimant entraîné par une turbine, verrouillé sur le champ
tournant du réseau, délivrant de la puissance via un angle.
L'idée, avec une image. Le rotor — un électroaimant ou un aimant
permanent — s'ancrage au champ tournant, de sorte que la vitesse est exactement $n_{s} = 120f/p$,
sans glissement. La FEM induite prend la forme du transformateur
$E = 4.44\, f N \Phi k_{w}$ (le coefficient d'enroulement $k_{w}$ optimise la géométrie des bobines
géométrie). Ce que la machine échange avec le réseau est déterminé par l'angle
de puissance** $\delta$ : l'angle par lequel la FEM du rotor précède la tension du jeu de barres.
Le montage se comporte comme un ressort de torsion — si vous le déviez, vous ressentez le
couple :
$$P = \frac{3 V E}{X_{s}} \sin\delta .$$
La dérivation. Par phase, la tension du barreau est 90, la FEM interne est
Dérivation. Par phase, la tension du jeu de barres est $V\angle 0$, la FEM interne
$E\angle\delta$, entre elles seule la réactance synchrone $X_{s}$ subsiste :
La ligne $Q$ apporte une seconde leçon : augmenter le champ (excitation
) élève $E$ et pousse $Q$ vers le positif — la machine exporte de la puissance réactive
comme un condensateur ; la réduire entraîne une importation. Les gestionnaires de réseau programment cela quotidiennement.
Exemple résolu 1 — la puissance nominale et sa marge. Un générateur connecté à un
réseau infini à 11 kV en ligne, $X_{s} = 5\ \Omega$ par phase,
FEM de 12 kV en ligne. Par phase $V = 6351$ V, $E = 6928$ V, donc
À $\delta = 30°$ : $P = 13.2$ MW. La marge statique est
$\dfrac{26.4 - 13.2}{13.2} = 100\%$ — la machine pourrait doubler sa charge avant
le ressort se relâche. Les opérateurs maintiennent les vraies machines plus près de 30° pour cette raison exacte
coussin.
Exemple résolu 2 — réel et réactif ensemble. Même machine, planning
10 MW : $\sin\delta = \dfrac{10}{26.4} = 0.379$, $\delta = 22.3°$. Ensuite
Sous-excitation, elle soutient silencieusement la tension du bus tout en délivrant les
mégawatts. Sous-excitez à $E = 10$ kV ligne (5774 V par phase) et maintenez
10 MW : $\sin\delta = \dfrac{10 \times 5 \times 10^{6}}{3 \times 6351 \times 5774} = 0.455$,
$\delta = 27.0°$, et
$Q = \dfrac{3 \times 6351 \times (5774 \times 0.890 - 6351)}{5} = -4.6$ MVAr :
les mêmes mégawatts, mais la machine absorbe maintenant la puissance réactive. Un seul bouton
(excitation) fait varier Q bien plus que P.
Erreurs courantes. Utiliser les tensions ligne par phase (diviser par $\sqrt{3}$
d'abord). Croire qu'une excitation accrue donne plus de puissance réelle — la turbine fixe
$P$ ; l'excitation fixe $Q$. Pousser $\delta$ au-delà de 90°, où
$\dfrac{dP}{d\delta}$ devient négatif et la machine perd une pôle. Et
oublier que $\delta$ ici est électrique : avec $p$ pôles, l'angle mécanique est
$2\delta/p$.
Résumé. Vitesse verrouillée sur le réseau, puissance $P = \dfrac{3VE}{X_{s}}\sin\delta$,
réactive $Q = \dfrac{3V(E\cos\delta - V)}{X_{s}}$. La turbine détient l'angle,
le champ détient les VARs.
Réseaux électriques et système en unités normalisées
Pourquoi c'est important. Un calcul de réseau mélangeant des ohms à 11 kV avec des ohms à
132 kV se noie dans les rapports de transformation. Les ingénieurs en puissance ont longtemps opté pour un langage
où chaque tension est proche de 1.0 et chaque impédance est un pourcentage : le
système en valeurs relatives.
L'idée, avec une illustration. Choisissez un paires de valeurs de base : puissance de base $S_{base}$ et tension de
base $V_{base}$ à chaque niveau ; tout le reste découle :
Les impédances changent entre les niveaux de tension selon le carré du rapport de transformation — les valeurs relatives
absorbent cela automatiquement, car chaque niveau possède sa propre $Z_{base}$. Une
plaque signalétique de transformateur « 10% » signifie : à son courant nominal, 10% de la tension
nominale chute à l'intérieur — ce qui correspond exactement à $Z_{pu} = 0.10$.
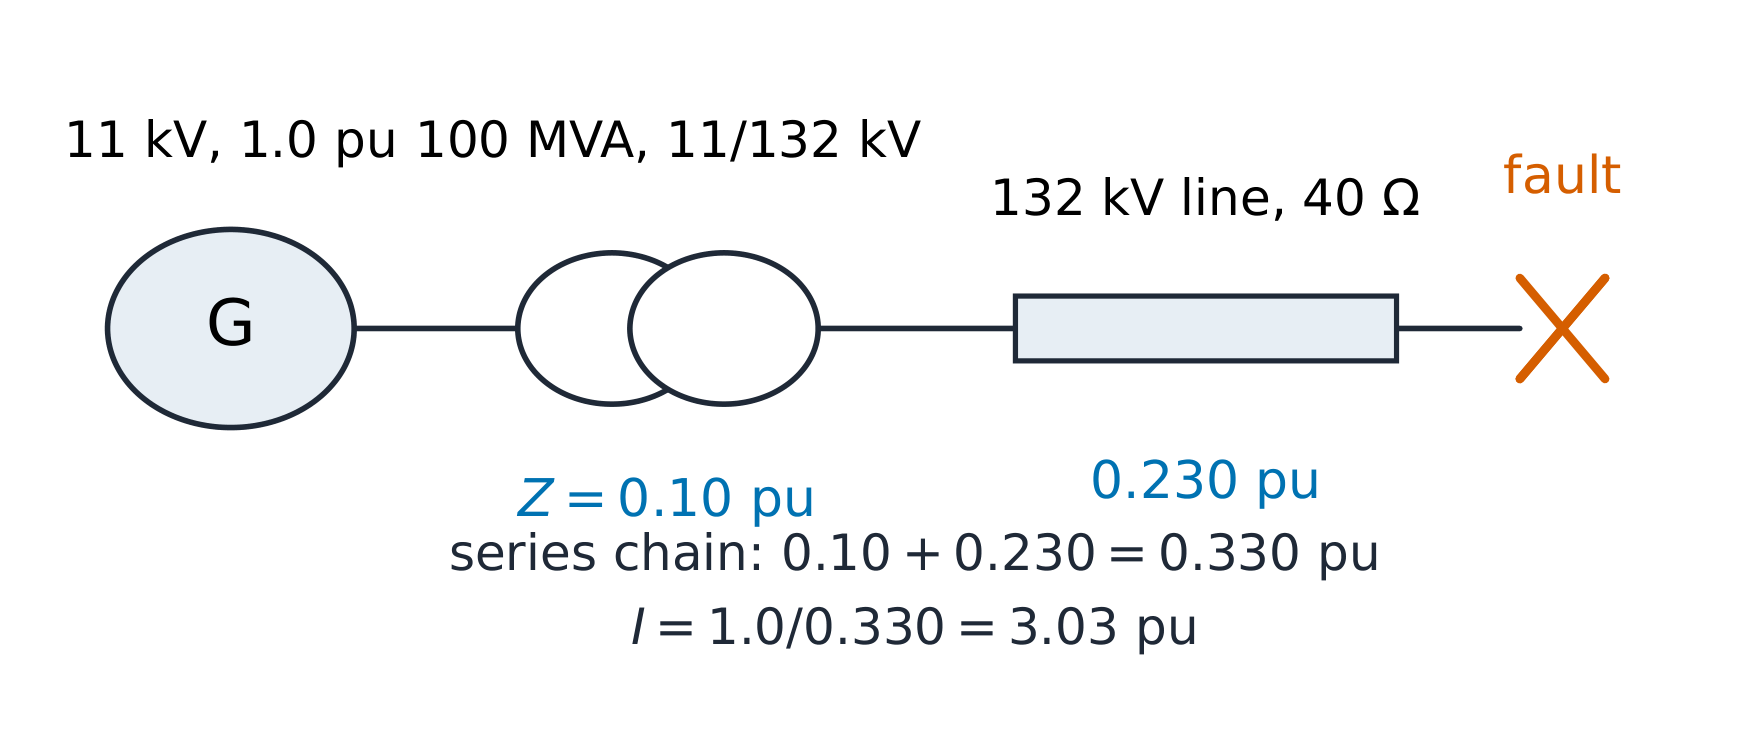
Une ligne, une chaîne d'impédances en valeurs relatives : le défaut les voit toutes en série
La dérivation. Les changements de base sont purement comptables. Une impédance donnée comme
$Z_{old}$ pu sur $S_{old}$, $V_{old}$ devient, sur de nouvelles bases,
et si les tensions de base correspondent déjà au rapport du transformateur (comme c'est le cas dans une
étude cohérente), seul le rapport $S$ subsiste.
Exemple résolu 1 — un défaut à l'extrémité de la ligne. Un transformateur de 100 MVA, 11/132 kV
avec $Z = 10\%$ sur sa propre base alimente une ligne de 132 kV de 40 Ω ; un
défaut triphasé se ferme à l'extrémité éloignée de la ligne avec le générateur maintenu à
1.0 pu. Base de ligne : $Z_{base} = \dfrac{132^{2}}{100} = 174.2\ \Omega$, donc la
ligne est $\dfrac{40}{174.2} = 0.230$ pu ; le transformateur est déjà 0.10 pu sur
100 MVA. Total $0.330$ pu, donc le courant de défaut est
$\dfrac{1.0}{0.330} = 3.03$ pu. Retour aux unités réelles — la vérification qui prouve
la méthode : le courant de base à 132 kV est
$I_{base} = \dfrac{100 \times 10^{6}}{\sqrt{3} \times 132\,000} = 437$ A, donc
$I_{fault} = 3.03 \times 437 = 1327$ A. Le même 3.03 lu sur le côté 11 kV
avec le courant de base de ce niveau
$\dfrac{100 \times 10^{6}}{\sqrt{3} \times 11\,000} = 5249$ A donne
$3.03 \times 5249 = 15\,926$ A — un seul nombre sans dimension sert les deux niveaux de tension ✓.
Exemple résolu 2 — changement de bases. L'étude s'élargit : ajouter un transformateur de 60 MVA,
66/11 kV calibré à 8% et un générateur avec $X_{d} = 0.25$ pu sur
80 MVA, 11 kV. Sur la base de 100 MVA de l'étude, le transformateur devient
$0.08 \times \dfrac{100}{60} = 0.133$ pu et le générateur
$0.25 \times \dfrac{100}{80} = 0.313$ pu (les bases de tension sont déjà concordantes). En
série entre la FEM du générateur et un défaut sur les bornes à 66 kV du transformateur
bornes : $0.313 + 0.133 = 0.446$ pu, donc le courant de défaut est
$\dfrac{1.0}{0.446} = 2.24$ pu. Du côté 66 kV, le courant de base est
$\dfrac{100 \times 10^{6}}{\sqrt{3} \times 66\,000} = 875$ A, donc
$2.24 \times 875 = 1962$ A circulent vers le défaut, tandis que le générateur transporte
$2.24 \times 5249 = 11\,780$ A sur son côté 11 kV — même pu, deux courants réels distincts.
Deux multiplications remplacent une page de calculs de rapports.
Erreurs fréquentes. Utiliser des tensions ligne-ligne dans une base par phase (ou
l'inverse) — choisir la convention $Z_{base} = V_{LL}^{2}/S_{3\phi}$ et y rester.
Oublier le carré du rapport des bases de tension lors du changement de bases.
Et traiter « %Z » comme une perte — c'est une chute de tension à charge nominale.
courant, c'est pourquoi un transformateur de 10% peut atteindre une efficacité de 99% à pleine charge.
charge.
Résumé. Choisissez $S_{base}$ une fois et $V_{base}$ par niveau ; convertissez tout en pu ; l'arithmétique série, parallèle et des défauts devient adimensionnelle ;
reconvertissez avec le courant de base propre à chaque niveau pour vérifier la réponse.
convertir avec le courant de base propre à chaque niveau pour prouver la réponse.
9.6
Unités normalisées et flux de puissance
au moyen d'un flux de puissance — et la version à deux bus tient sur une seule page.
L'idée, avec une image. Le bus 0.95 est le bus de référence : maintenu à
avec un écoulement de puissance — et la version à deux buses tient sur une page.
L'idée, avec une illustration. La bus 1 est la bus de référence : maintenue à
$1.0\angle 0°$ pu, absorbant toutes les pertes qui s'avèrent être. Une ligne
$Z = R + jX$ alimente une charge prélevant $S = P + jQ$ à la bus 2. La charge fixe
l'itération point fixe (Gauss–Seidel). Le conjugué n'est pas une ornementation :
ligne — une boucle. Donc devinez $V_{2}$, exécutez la boucle une fois, et répétez :
$$V_{2}^{(k+1)} = V_{1} - Z \cdot \mathrm{conj}\!\left(\frac{S}{V_{2}^{(k)}}\right),$$
envoie l'itération vers des résultats absurdes.
avec $S = V I^{*}$, le courant est $I = \mathrm{conj}(S/V)$, et en l'omitant
Deviner, corriger, répéter : les deux cas se stabilisent en quelques itérations — et la compensation aboutit à un niveau plus élevé
Deviner, corriger, répéter : les deux cas convergent en quelques itérations — et la compensation se stabilise plus haut
Dérivation. À partir de $V_{2} = V_{1} - ZI$ et $I^{*} = S/V_{2}$, chaque
pass calcule le courant que le présent $V_{2}$ implique et la tension que
courant produit. Linéariser une fois autour de $V \approx 1$ et la fameuse
approximation en découle :
$$\Delta V \approx \frac{P R + Q X}{|V_{2}|},$$
dont le second terme explique l'accroche de l'unité : il s'agit du flux réactif
à travers la réactance qui consomme la tension, c'est pourquoi les condensateurs — compensation
réactive** — constituent un outil de régulation de tension.
Exemple résolu 1 — cas de base.$Z = 0.02 + j0.10$ pu, charge
$0.8 + j0.4$ pu, $V_{1} = 1.0\angle 0°$. En partant de $V_{2} = 1.0$, la
itération converge vers $V_{2} = 0.937\angle -4.4°$ pu, avec courant de ligne
$I = 0.954\angle -31°$ pu. Vérifications : l'approximation donne
$\Delta V \approx \dfrac{0.8 \times 0.02 + 0.4 \times 0.10}{0.937} = 0.060$ pu
contre la valeur exacte $1 - 0.937 = 0.063$ ✓ honnête à ce niveau de charge ; sur la chute de
tension, $QX = 0.040$ domine largement $PR = 0.016$ — le réactif prédomine. Le bilan au point d'envoi
s'établit à $P_{s} = 0.8 + |I|^{2}R = 0.8 + 0.954^{2} \times 0.02 = 0.818$ pu ✓
et $Q_{s} = 0.4 + 0.954^{2} \times 0.10 = 0.491$ pu : la ligne elle-même consomme
0.091 de puissance réactive.
Exemple résolu 2 — compensation. Installez des condensateurs au bus 2 réduisant la
charge nette à $0.8 + j0.1$ pu et itérer à nouveau : $V_{2}$ se stabilise à
$0.970\angle -4.6°$ pu. La chute passe de 0.063 à 0.030 pu — le terme $QX$
est passé de 0.040 à 0.010 et la tension a suivi — tandis que l'angle reste
proche de 4.5°, car l'angle est porté par $P$, qui n'a pas changé. Dans
unités normalisées, la phrase de conception tient en une ligne : 0.3 pu de condensateurs à la charge
relèvent $V_{2}$ jusqu'à autant que diviser par deux l'impédance de la ligne (0.970 pu dans
chaque cas), et les condensateurs coûtent bien moins cher qu'une deuxième ligne.
Erreurs courantes. Omettre le conjugué (l'itération diverge alors ou
converge silencieusement vers un point de fonctionnement erroné). Laisser le bus de référence fixer
plus qu'il ne devrait — il définit la référence d'angle et absorbe les pertes ;
les charges ailleurs doivent toujours s'équilibrer dans la solution convergente. Et faire confiance
$\Delta V \approx (PR + QX)/V$ lorsque l'angle sur la ligne augmente : l'
approximation ignore silencieusement la composante en quadrature $\dfrac{PX - QR}{V}$,
valable ici à 4.4°, trompeuse au-delà de 15°.
Résumé. Référence à une extrémité, charge à l'autre, itérer
$V_{2} = V_{1} - Z\,\mathrm{conj}(S/V_{2})$ ; vérifiez avec le $PR + QX$
et équilibrer la puissance. Le flux réactif est le problème de tension ; la compensation est la partie économique de la solution.
problème ; la compensation constitue la moitié économique de la solution.
9.7
Introduction à l'électronique de puissance
maintenant plus petit que sa propre prise — et pourquoi cet unité conclut le cours : les machines
mille fois par seconde. Les convertisseurs à découpage sont pourquoi un adaptateur de 30 watts
L'idée, avec une image. Un convertisseur abaisseur est un interrupteur, une diode,
une inductance et un condensateur. Tant que l'interrupteur est FERMÉ, l'entrée alimente l'inductance ; lorsqu'il est OUVERT, l'inductance maintient le courant circulant à travers la
diode. L'inductance et le condensateur assurent la moyenne ; l'interrupteur ne fait que choisir
un inducteur et un condensateur. Tant que l'interrupteur est FERMÉ, l'entrée alimente l'
inducteur ; lorsqu'il est OUVERT, l'inducteur maintient le courant circulant à travers le
diode. L'inducteur et le condensateur assurent la moyenne ; l'interrupteur ne fait que choisir
le rapport du temps de conduction sur la période, le cycle de service$D$. **Volt-seconde
équilibre sur l'inducteur — la moyenne de $v_{L}$ sur une période doit être nulle
en régime permanent — donne, en une ligne :
$$(V_{in} - V_{out})\,D T = V_{out}\,(1-D)\,T \quad\Longrightarrow\quad V_{out} = D\,V_{in},$$
et le dual boost donne $V_{out} = \dfrac{V_{in}}{1-D}$. **Conduction continue
(CCM) signifie que le courant dans l'inducteur n'atteint jamais zéro —
dans le monde des faibles ondulations où vivent toutes ces formules.
Le courant d'inductance augmente lorsque le commutateur est fermé et diminue lorsqu'il est ouvert
Dérivation. En conduction continue, pendant la phase ON du convertisseur abaisseur, l'inducteur subit $V_{in} - V_{out}$
pendant $DT$ secondes ; lors de la phase OFF, $-V_{out}$ pendant $(1-D)T$. En posant la
somme des volt-secondes égale à zéro, on obtient $V_{out} = D V_{in}$ — indépendant de L, C et
la charge en CCM, ce qui est la force du convertisseur. La variation triangulaire du courant
découle de $v = L\,di/dt$ sur chaque phase :
la paire d'ondulation citée par tous les fabricants.
Exemple résolu 1 — un abaisseur de 12 V vers 5 V. Douze volts en entrée, 5 V à 2 A en sortie,
switching at 100 kHz with $L = 100\ \mu$H. Duty $D = \dfrac{5}{12} = 0.417$.
Courant d'ondulation $\Delta I_{L} = \dfrac{5 \times 0.583}{100\mu \times 100k} = 0.29$ A —
15% de la charge, point de conception standard. Le CCM est valide car
$\Delta I_{L}/2 = 0.15$ A est bien inférieur à 2 A. Avec $C = 220\ \mu$F, l'ondulation de sortie
est de $\Delta V_{out} = \dfrac{0.29}{8 \times 220\mu \times 100k} = 1.7$ mV :
la sortie du convertisseur est plus propre que son alimentation.
Exemple résolu 2 — un élévateur de 12 V vers 24 V. L'élévateur utilise les mêmes composants
réarrangés : interrupteur à travers l'inductance, diode vers la sortie. Pour 24 V à
1.5 A depuis 12 V, $D = 1 - \dfrac{12}{24} = 0.5$. Puissance conservée (idéal) :
$P_{in} = 36$ W, so the input current is 3 A — not 1.5 A; current trades
contre la tension, mais pas la puissance. Ondulation
$\Delta I_{L} = \dfrac{V_{in} D}{L f} = \dfrac{12 \times 0.5}{100\mu \times 100k} = 0.6$ A,
CCM confortable face à 3 A. Le condensateur de sortie subit le courant haché de la diode
— impulsions uniquement pendant $(1-D)$ de chaque période —, de sorte que les élévateurs
nécessitent des condensateurs de sortie plus grands et à ESR faible par rapport aux abaisseurs de même puissance :
c'est l'ondulation efficace (RMS), et non la moyenne, qui dimensionne le composant.
Erreurs courantes. Charge légère dans une conception « CCM » : en dessous du courant
current $\Delta I_{L}/2$ the converter drops into discontinuous conduction
et $V_{out}$ dépasse $D V_{in}$. Ignorer la chute de tension de la diode en sorties basse
tension — 0.4 V sur une alimentation de 5 V représente 8%, c'est pourquoi la redressement synchrone (un MOSFET pour la diode) est courante en dessous d'environ
redressement** (un MOSFET pour la diode) est courant en dessous d'environ
12 V. En égalant le courant d'entrée et celui de sortie car la topologie ressemble
symétrique — seule la puissance est conservée.
$V_{out} = D V_{in}$ (élévateur) en CCM ; ondulations
$V_{out} = V_{in}/(1-D)$ (boost) en CCM ; ondulations
$\Delta I_{L} = \dfrac{V_{out}(1-D)}{Lf}$ et $\Delta V_{out} = \dfrac{\Delta I_{L}}{8Cf}$.
l'interrupteur et la diode.
du commutateur et de la diode.

 Rendement à pleine charge avec facteur de puissance unitaire :