Ceci est le sixième cours en Génie Électrique Universitaire : signaux et
systèmes**. EE04 a demandé « que fait CE circuit À CETTE fréquence » ;
ce cours pose la question plus profonde : qu'est-ce qu'un système fait à TOUTE entrée —
répondue via les trois transformations (convolution, Fourier, z) sur lesquelles repose le reste du
diplôme (communications, traitement du signal numérique, automatique).
Unité 6.1 classifie les signaux et systèmes.
Unité 6.2 établit la convolution comme réponse universelle dans le domaine temporel.
Unités 6.3–6.4 passent au domaine fréquentiel : séries/fourriers de Fourier et échantillonnage.
Unité 6.5 réutilise le mécanisme de Laplace d'EE02 comme fonction système.
Unités 6.6–6.7 abordent le domaine discret : équations aux différences et transformée z.
Le récit continu est celui d'un canal audio : un signal de microphone, un filtre, un
échantillonneur, un égaliseur numérique. Chaque transformation ci-dessous fait avancer ce canal
en avant, et chaque réponse est vérifiée à la manière dont un ingénieur en signaux la vérifie —
en dérivant chaque paire de transformées au moins une fois, en vérifiant chaque convolution
deux manières (graphiquement et par le produit de Fourier lorsqu'il est disponible), et
tester chaque résultat discret par itération directe.
Représentations des signaux et propriétés des systèmes
Pourquoi c'est important. « Est-ce linéaire ? Est-il invariant dans le temps ? » sont les deux premières
questions de toute analyse de ce cours — les réponses déterminent lesquelles des
outils sont même autorisés à être utilisés.
L'idée, avec une image. Un signal est une fonction du temps :
temps continu $x(t)$ ou temps discret $x[n]$. Un système transforme un signal d'entrée en un signal de sortie. Quatre propriétés structurent le cours, et chacune correspond à un test effectué sur UNE entrée soigneusement choisie, et non à une intuition :
signaux vers signaux de sortie. Quatre propriétés structurent ce cours, et chacune constitue une
vérifiez la somme des sorties.
Invariance temporelle : décalez l'entrée de $ax_{1} + bx_{2} \to ay_{1} + by_{2}$ ; la sortie doit se décaler
vérification de la somme des sorties.
Invariance temporelle : décalez l'entrée de $T$ ; la sortie doit également être décalée.
par exactement $T$ et rien d'autre.
Causalité : la sortie à l'instant $t$ ne dépend que de $x$ jusqu'à $t$.
Stabilité BIBO : toute entrée bornée produit une sortie
bornée ; pour un système LTI, cela se réduit à
$\int |h(t)|\,dt < \infty$ — la réponse impulsionnelle doit être absolument
La démonstration. L'invariance temporelle échoue dès lors que l'horloge du système
Chaque propriété correspond à une expérience : choisir l'entrée de test, comparer les deux sorties
La dérivation. L'invariance temporelle échoue dès que l'horloge du système
échelles : pour $y(t) = x(2t)$, décaler l'entrée de $T$ donne
$y_{shift}(t) = x(2t - T) = x(2(t - T/2))$ — la sortie est l'original
la sortie du système retardée de $T/2$. Comparer « décaler puis système »
($x(t-T) \to y(t)$ à l'argument $2t$, c'est-à-dire $x(2t - T)$) contre
« système puis décaler » ($y(t - T) = x(2t - 2T)$) met en évidence le désaccord
quand il existe — cette comparaison EST le test.
Exemple résolu 1 — le piège du changement d'échelle temporelle. Est-elle $y(t) = x(2t)$
invariante dans le temps ? Avec $x(t) = u(t)$ : décaler-ensuite-système donne
$x(t-1) = u(t-1) \to u(2t-1) = u(t - \tfrac{1}{2})$ ; système-ensuite-décaler
donne $y(t-1) = u(2(t-1)) = u(t-1)$. Moitié de décalage contre décalage complet —
variation temporelle ✓. Une étape de lecture rapide 2× dans le canal audio en cours
échoue exactement de cette manière.
Exemple résolu 2 — stabilité par intégrale. Le modèle d'écho de salle du canal
$h(t) = e^{-t}u(t)$ : $\int_{0}^{\infty} e^{-t}\,dt = 1 < \infty$ ✓
$h(t) = u(t)$ — une rampe bornée produit une
$\int_{0}^{\infty} 1\,dt = \infty$ — une entrée en escalier bornée produit une
sortie en rampe non bornée, donc l'intégrateur est instable au sens BIBO, quelle que soit sa
Erreurs courantes. Tester la linéarité avec une seule entrée (il en faut deux, plus
une mise à l'échelle). Déclarer l'invariance temporelle à partir d'un diagramme (effectuer le test de décalage).
mise à l'échelle). Déclarer l'invariance temporelle à partir d'un diagramme (effectuer le test de décalage).
Et confondre causalité et stabilité : $h(t) = e^{-t}u(t)$ est les deux, mais
$h(t) = -e^{t}u(-t)$ (anti-causal, décroissant) est stable et NON causal —
les deux propriétés sont indépendantes.
Résumé. Linéarité + invariance temporelle permettent la convolution ; la causalité
ordonne cause et effet ; la stabilité BIBO correspond à $\int|h| < \infty$. Chaque
propriété est un test de mesure unique.
Explorer
Does a delayed input give the same delayed output?
Compare the two routes in the worked x(2t) example. A one-second delay before time scaling produces an onset at 0.5 seconds; delaying the output gives an onset at 1 second. At 0.75 seconds the outputs differ, disproving time invariance. Compare gain, squaring and clock weighting to see why linearity and time invariance are independent properties. A matching probe alone never proves invariance.
6.2
Systèmes LTI et convolution
Pourquoi c'est important. La convolution est LA SEULE formule qui donne la sortie
de n'importe quel système linéaire invariant dans le temps pour N'IMPORTE QUELLE entrée — aucune transformation, aucune
fonction de transfert, juste la réponse impulsionnelle et une intégrale.
L'idée, avec une image. Pour un système linéaire invariant dans le temps
la réponse impulsionnelle$h(t)$ détermine tout :
décomposer l'entrée en impulsions retardées et mises à l'échelle ; chaque impulsion
$\delta(t-\tau)\,x(\tau)\,d\tau$ produit $h(t-\tau)$ mis à l'échelle ; superposition
intègre le tout :
La convolution consiste à glisser–multiplier–intégrer : inverser $h$, le faire glisser au-delà
$x$, et chaque valeur de sortie est l'aire du chevauchement.
Chaque valeur de y(t) correspond à la surface de recouvrement alors que h glisse au-delà de x
La dérivation. Sifting : $x(t) = \int x(\tau)\delta(t-\tau)\,d\tau$.
La linéarité sort l'intégrale ; l'invariance temporelle transforme
$\delta(t-\tau) \to h(t-\tau)$ ; le résultat est l'intégrale de convolution —
trois propriétés, une formule.
Exemple résolu 1 — la réponse indicielle classique. Le filtre du canal
$x(t) = u(t)$ dans $h(t) = e^{-t}u(t)$ : pour $t \ge 0$, le chevauchement est
$\tau \in [0, t]$, donc
Vérifier les extrémités : $y(0) = 0$ ✓ (aucune sortie avant l'arrivée de tout signal d'entrée) ;
$y(\infty) = 1$ ✓ (gain continu 1 — et en effet $H(0) = 1$). À $t = 1.5$,
$y = 1 - e^{-1.5} = 0.777$ — la zone ombrée du chevauchement dans la figure.
Exemple résolu 2 — passer à l'impulsion. Maintenant une rectangulaire de 2 seconde
d'entrée de hauteur 1 (une note maintenue) dans le même filtre. Deux points de contrôle par
superposition : l'indiciel ON à $t=0$ plus un indiciel OFF à $t=2$, donc
$y(t) = (1 - e^{-t})u(t) - (1 - e^{-(t-2)})u(t-2)$. À $t = 1$ :
$1 - e^{-1} = 0.632$. At $t = 3$: $(1 - e^{-3}) - (1 - e^{-1}) =
e^{-1} - e^{-3} = 0.318$ — the release tail. Check the peak at
$t = 2^-$ : $1 - e^{-2} = 0.865$, et à $t = 2^+$ le second terme
soustrait exactement son début, donc la courbe est continue avec une pente
de discontinuité de $-1$ — le pli que l'oreille entend comme l'arrêt de la note.
Erreurs courantes. Oublier l'inversion (la convolution n'est PAS
$\int x(\tau)h(\tau)\,d\tau$). Supprimer les limites lorsque les signaux débutent
à 0 (la fenêtre de chevauchement, pas $(-\infty,\infty)$, effectue le travail). Et
supposer $x * h = x \cdot h$ — la multiplication est ce qui se passe dans le
domaine FREQUENCY, jamais dans le temps.
Résumé.$y = x * h$ ; retournement, translation, intégration ; les largeurs s'additionnent
($W_{1} + W_{2}$) ; commutatif ; cascades convoluées. Chaque transformée ultérieure
existe pour éviter de calculer cette intégrale.
Explorer
The sliding product area becomes the output
$y(t)=\int x(\tau)h(t-\tau)\,d\tau$
At t = 1.5 s, the unit step and flipped exponential overlap from τ = 0 to 1.5 s, giving output about 0.777. Switch to the worked 2-second pulse at t = 3 s and see that input has stopped while the output remains about 0.318. Change time and pulse width to connect the causal overlap, the peak at switch-off and the release tail.
6.3
Séries et transformations de Fourier
Pourquoi c'est important. Le bruit du canal, ses harmoniques, son égaliseur
bandes — tout vit dans le domaine fréquentiel. La transformée de Fourier est le pont, et
sa propriété de convolution-multiplication explique pourquoi les filtres sont conçus
there.
L'idée, avec une image. Les signaux périodiques se décomposent en harmoniques
(série de EE02) ; la transformée de Fourier étend l'idée aux
signaux apériodiques :
La convolution dans le temps devient une multiplication dans le domaine fréquentiel :
$Y(\omega) = X(\omega)H(\omega)$ — la propriété sur laquelle repose tout le sujet
.
Spectre sinc d'une impulsion rectangulaire : zéro à 1/τ, plus étroit dans le temps signifie plus large dans le domaine fréquentiel
Dérivation. Pour une impulsion rectangulaire d'amplitude $A$ et de largeur
$\tau$ centrée en 0 :
la fonction sinc. À $\omega = 0$, la transformée vaut l'AIRE $A\tau$
(et $\mathrm{sinc}(0) = 1$ la restitue ✓) ; le premier zéro se situe à
$\omega\tau/2 = \pi$, soit $f = 1/\tau$ — le compromis temps-largeur
.
Exemple résolu 1 — budget d'impulsion du canal. Un clic de 1 ms
($A = 1$, $\tau = 10^{-3}$ s): $X(f) = 10^{-3}\,\mathrm{sinc}(f \cdot 10^{-3})$,
premier zéro à $f = 1$ kHz. Un clic dix fois plus court (0.1 ms) pousse le
null à 10 kHz — plus l'événement est court, plus le spectre est large, ce qui
pourquoi un clic irrite toutes les bandes de l'égaliseur simultanément. Vérifiez la
correspond à une aire : la valeur à $f = 0$ est $A\tau$ — $10^{-3}$ pour le clic de 1 ms et
$10^{-4}$ pour celui de 0.1 ms ✓ ; un clic plus court injecte moins d'énergie dans chaque bande
mais la répartit sur dix fois plus de bandes.
Exemple résolu 2 — évaluer le coût du filtre idéal. Le canal
exige un filtre passe-bas en mur de briques : gain 1 jusqu'à 4 kHz, 0 au-dessus. Sa réponse impulsionnelle est la transformée inverse du rectangle de bande passante :
la réponse est la transformée inverse du rectangle de bande passante :
$h(t) = \frac{\sin(\omega_{c}t)}{\pi t}$ kHz — un sinc dans le TEMPS, s'étendant infiniment dans les deux
$f_{c} = 4$ kHz — a sinc in TIME, stretching infinitely in both
directions, donc le filtre idéal est non causal. Tronquez-le pour
$|t| \le 5$ ms (fenêtre de 10 ms) et les gains de bande passante oscillent (Gibbs),
plus abrupte qu'environ cette même $1/(10\ \text{ms}) = 100$ Hz. Ce compromis est inéluctable :
pas plus fines qu'environ cette même 100 Hz. Le compromis est honnête :
la raideur en fréquence se paie par la longueur dans le domaine temporel, la même loi de
l'autre côté.
$\mathrm{sinc}$ (argument sans dimension, toujours). Oublier le $\omega$$\omega\tau/2$ (argument sans dimension, toujours). En oubliant $1/2\pi$
sur l'inverse. Et en lisant $|X(\omega)|$ comme « le signal » — la transformée
Résumé. Paires de transformation via l'intégrale ; impulsion ↔ sinc avec null à
Résumé. Paires de transformées par intégrale ; impulsion ↔ sinc avec zéro à
$1/\tau$ ; convolution ↔ multiplication. La raideur dans un domaine correspond à la longueur
dans l'autre.
Explorer
Narrow in time, wide in frequency; delay lives in phase
$X(f)=\tau\,\mathrm{sinc}(f\tau)e^{-j2\pi ft_0}$
Compare the worked 1 ms pulse with a 0.1 ms pulse on the same displayed spectrum. Its first null moves from 1 kHz to 10 kHz while its area falls by ten. Shift the pulse centre and see the complex Fourier coefficient rotate without changing magnitude. Probe a null and a negative sinc lobe to see why magnitude alone does not describe the signal.
6.4
Échantillonnage
Pourquoi c'est important. Le canal devient numérique à un moment donné : l'échantillonneur.
Tout ce qui suit — l'égaliseur, le stockage, la reconstruction —
hérite de ce que l'étape d'échantillonnage a fait, et cela ne peut jamais être annulé
par la suite.
L'idée, avec une image. L'échantillonnage multiplie le signal par une
train d'impulsions ; en fréquence, le spectre se réplique aux multiples de
$f_{s}$. Le critère de Nyquist : un signal bande limitée à
$f_{max}$ est parfaitement reconstituable si $f_{s} > 2f_{max}$. En dessous de celui-ci,
les répliques se chevauchent et le repliement spectral plie les hautes fréquences dans la
bande sous forme de faibles basses fréquences.
Échantillonné à 6 kHz, un ton de 4 kHz est indistingué d'un ton de 2 kHz
La démonstration. La sortie d'un échantillonneur
$x_{s}(t) = x(t)\sum_{n}\delta(t - nT)$ possède, grâce à la dualité convolution-multiplication (multiplication dans le temps = convolution en
dualité de la multiplication (multiplication dans le temps = convolution en
fréquence), le spectre $(1/T)\sum_{k} X(\omega - k\omega_{s})$ —
répliques à chaque multiple de la fréquence d'échantillonnage. Si
$X$ occupe $|\omega| < \omega_{s}/2$, les répliques ne se touchent jamais ; aucune
une vraie basse fréquence d'une haute fréquence repliée.
basse fréquence réelle n'est plissée depuis une haute fréquence.
Exemple résolu 1 — le repliement d'aliasing de 4 kHz. Un cosinus de 4 kHz échantillonné à 6 kHz :
$4 > 6/2 = 3$, donc la séquence est indistinguable de
$|f - f_{s}| = 2$ kHz. Vérifier échantillon par échantillon :
$\cos(2\pi \cdot \tfrac{4}{6} n) = \cos(2\pi \cdot \tfrac{2}{3} n)$ et
$\cos(2\pi \cdot \tfrac{2}{6} n) = \cos(2\pi \cdot \tfrac{1}{3} n)$;
les deux séquences concordent car
$\cos(2\pi \cdot \tfrac{2}{3} n) = \cos(2\pi(\tfrac{2}{3} - 1)n) =
\cos(2\pi \cdot (-\tfrac{1}{3})n) = \cos(2\pi \cdot \tfrac{1}{3} n)$ ✓
(le cosinus étant une fonction paire). Un signal de 4 kHz échantillonné à 6 kHz EST bien une séquence de 2 kHz.
Exemple résolu 2 — passer au budget anti-repliement. Le canal du
microphone transporte du contenu jusqu'à 20 kHz ; l'échantillonneur fonctionne à 44.1 kHz
($f_{s}/2 = 22.05$ kHz). Une tonalité parasite de 25 kHz se replierait pour former
$44.1 - 25 = 19.1$ kHz — à l'intérieur de la bande de 20 kHz indiquée. Le filtre anti-aliasing
doit l'atténuer avant l'échantillonnage : lors d'un échantillonnage CD à 44.1 kHz, la bande de garde est
de seulement 22.05 − 20 = 2.05 kHz, ce qui explique pourquoi les captations professionnelles
suréchantillonnent à 96 ou 192 kHz (bandes de garde de 28 et 76 kHz) et filtrent
doucement. La solution consiste toujours à filtrer avant l'échantillonnage, jamais après — une fréquence repliée
ne porte aucun indicateur de son origine.
Erreurs courantes. Compter $f_{s} = 2f_{max}$ comme sûr (l'inégalité
est stricte ; à l'égalité, un sinus à $f_{max}$ peut être échantillonné à ses
passages par zéro et disparaître). Filtrage après échantillonnage (les
repliement est déjà présent dans la bande passante). Et supposer que le rehaussement numérique
récupère ce qu'un faible $f_{s}$ aurait manqué — l'information n'a jamais été enregistrée.
Résumé. L'échantillonnage reproduit le spectre à $f_{s}$ ;
$f_{s} > 2f_{max}$ ou les alias se replient ; le filtre anti-repliement précède l'
sampler ; la bande de garde entre $f_{max}$ et $f_{s}/2$ est le budget de conception.
budget de conception.
Explorer
Different waves can pass through the same samples
$f_s>2f_{max},\quad f_a=|f-kf_s|\le f_s/2$
The worked 4 kHz cosine sampled at 6 kHz shares every sample with a 2 kHz cosine. Change phase to see why a negative-frequency fold must reverse cosine phase. At the Nyquist boundary, a sine can vanish at every sample. The audio example uses a 25 kHz tone at 44.1 kHz, which aliases to 19.1 kHz; raising the rate to 96 kHz avoids folding that chosen tone.
Pourquoi c'est important. L'étage analogique du canal — condensateurs de couplage, commandes de tonalité — est un système rationnel, et les pôles de sa fonction de système prédisent à vue l'effet de rebond, la vitesse et la stabilité.
fonction de système prédit l'effet de rebond, la vitesse et la stabilité à vue.
fonction de système prédit l'effet de rebond, la vitesse et la stabilité à vue.
L'idée, avec une image. La transformée de Laplace EE02 devient la
fonction de système$H(s) = Y(s)/X(s)$ ; pour un système LTI,
$h(t) \leftrightarrow H(s)$ comme paire de transformée. Les facteurs rationnels $H(s)$ se décomposent en pôles et zéros :
en pôles et zéros : chaque pôle contribue à un mode naturel
$e^{pt}$ ; la région de convergence (ROC) détermine laquelle ; la causalité et la stabilité exigent que tous les pôles soient situés dans le demi-plan gauche ouvert.
stabilité exige que tous les pôles soient situés dans le demi-plan gauche ouvert.
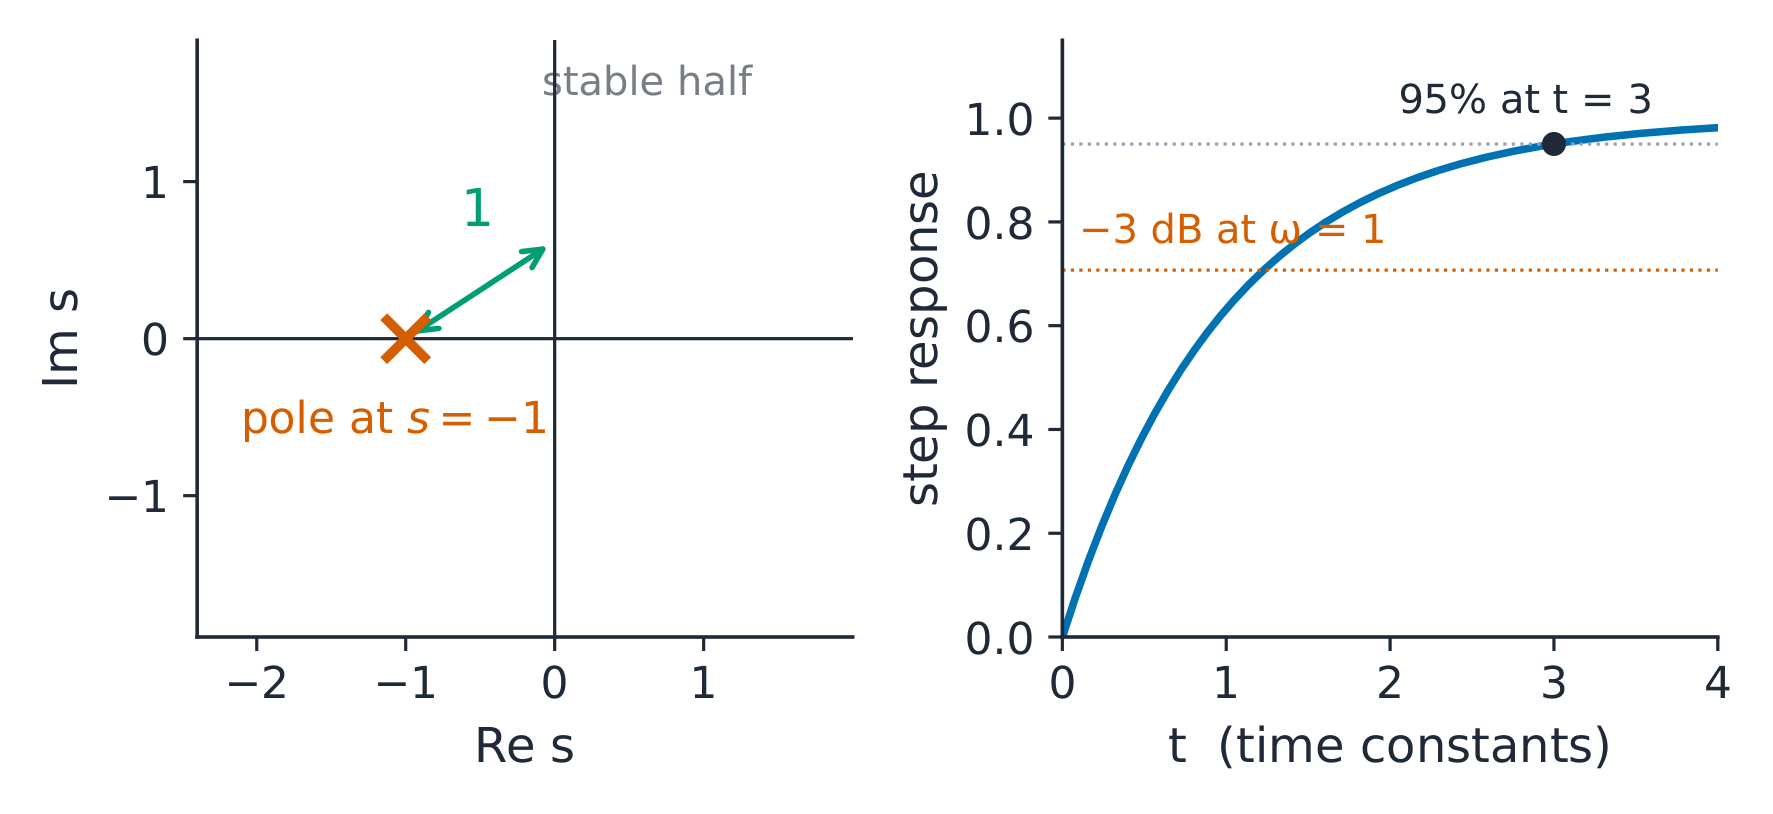
Un seul pôle à −1 : le taux de décroissance dans le temps, la fréquence en −3 dB dans la réponse — un nombre, trois lectures
La dérivation.$\mathcal{L}\{e^{-at}u(t)\} = 1/(s+a)$ pour
$\mathrm{Re}(s) > -a$ (une intégration par parties). La fonction échelon unité
$1/s$. Donc pour $H(s) = 1/(s+1)$ piloté par un échelon :
décomposition en fractions partielles effectuant la convolution de Unit 6.2 avec trois lignes d'algèbre — et les deux méthodes aboutissent à la même courbe ✓.
algèbre — et les deux méthodes aboutissent à la même courbe ✓.
Exemple résolu 1 — lire le pôle de trois façons.$H(s) = 1/(s+1)$ : le
pôle à $s = -1$ EST la $e^{-t}$ dans la réponse impulsionnelle (constante de
1 s) ; la réponse en échelon se stabilise à $1 - e^{-t}$, atteignant 95% à
$t = 3$ s ; la réponse en fréquence$H(j\omega)$ présente
$|H(j \cdot 1)| = 1/\sqrt{2} = 0.707$ — le point −3 dB correspond exactement à
la distance du pôle par rapport à l'origine, et la phase à cet endroit est $-45°$.
Exemple résolu 2 — passer au contrôle de tonalité à deux pôles. Un gain
des basses avec un creux, $H(s) = \dfrac{s^{2} + 2s + 100}{(s+1)(s+10)}$ : zéros à
$-1 \pm j9.95$ (près de l'axe imaginaire près de $\pm 10$ rad/s, de sorte qu'ils
creusent un creux là : $|H(j10)| = 20/(10.05 \times 14.14) = 0.14$, environ
−17 dB), pôles à $-1$ et $-10$ (tous deux à gauche — stable ✓). Gain continu
$100/10 = 10$ (20 dB de renforcement des basses ✓) ; gain haute fréquence
$1$ (le $s^{2}$ du numérateur correspond au dénominateur). Vérifier la
creux médian : à $\omega = 0$, 20 dB ; à $\omega \to \infty$, 0 dB ; la
transition se situe entre les fréquences des pôles — toute la courbe d'égalisation
est lisible grâce aux cinq points marqués sur le plan s.
Erreurs fréquentes. Lire la stabilité à partir des pôles sans la ROC
(un pôle à $-1$ avec une ROC s'étendant vers la gauche est anti-causal et instable).
Oublier que $H(s)$ n'existe qu'avec sa ROC. Et faire confiance à un graphique
pôles-zéros mal échellonné : le point −3 dB représente la DISTANCE du pôle par rapport à
l'origine uniquement pour un facteur du premier ordre sans zéros proches.
Résumé.$H(s) = Y/X$ ; les fractions partielles transforment les transforms en
exponentielles ; les pôles définissent les modes, la ROC la causalité, le demi-plan
gauche la stabilité, et $s = j\omega$ la réponse en fréquence.
Explorer
Move the zeros; watch the tone-control curve change
Start with the worked tone control, whose zeros are at −1 ± j9.95 and whose fixed poles are at −1 and −10. Its gain near 10 rad/s is about 0.14, while its DC gain is 10. Move the zeros farther from the imaginary axis to soften the dip, or onto it for an exact null. The causal system stays stable because the poles and ROC stay fixed. The distance products connect the s-plane directly to the gain curve.
6.6
Systèmes temporels discrets
Pourquoi c'est important. Une fois échantillonné, l'égaliseur du canal est une équation aux
différences exécutée sur un processeur — son itération manuelle permet de comprendre
réellement son comportement.
L'idée, avec une image. Le miroir discret de la convolution :
$y[n] = \sum_{k} x[k]\,h[n-k]$. Systèmes décrits par des équations aux
différences** telles que $y[n] = 0.5\,y[n-1] + x[n]$ — un accumulateur
avec décroissance. Le mode homogène est $a^{n}$ où $a$ est la racine de l'
équation caractéristique ; itérer à chaque étape constitue la solution directe.
solution.
Chaque étape divise par deux l'écart restant jusqu'à la limite — une approche géométrique que vous pouvez vérifier sur vos doigts
La dérivation. Pour $y[n] = a\,y[n-1] + x[n]$ avec entrée en échelon et
condition initiale nulle, les premiers échantillons sont
$1,\ 1+a,\ 1+a+a^{2},\ \ldots$ — sommes partielles d'une série géométrique, donc
et la limite $1/(1-a)$ correspond au gain continu : l'écho discret de la
condition continue $\int h < \infty$.
Exemple résolu 1 — itérer et converger.$y[n] = 0.5y[n-1] + x[n]$,
$y[-1] = 0$, échelon unité : $y[0] = 1$, $y[1] = 1.5$, $y[2] = 1.75$,
$y[3] = 1.875$ — convergence vers le gain continu $1/(1-0.5) = 2$ ✓. L'écart à
la limite diminue de moitié à chaque étape (le résidu est $0.5^{n+1}$), donc après 10
étapes, l'écart est $0.5^{11} \approx 0.05\%$ — une seule ligne d'arithmétique
prédit tout le tableau.
Exemple résolu 2 — passage à une racine oscillante. Définir
$a = -0.8$ : $y[n] = -0.8\,y[n-1] + x[n]$ sur un échelon donne
$y[n] = \tfrac{1}{1.8}(1 - (-0.8)^{n+1})$ — la convergence vers
$0.556$ oscille : $y[0] = 1$, $y[1] = 0.2$, $y[2] = 0.84$,
$y[3] = 0.328$. Vérifier $|a| = 0.8 < 1$ — toujours stable (l'oscillation
s'amortit), et le signe change à chaque échantillon sont l'empreinte d'une
racine négative, l'équivalent discret d'une paire de pôles complexes oscillant à la moitié de la fréquence
d'échantillonnage ($z = -0.8$ correspond à $s = (\ln 0.8 \pm j\pi)/T$).
Erreurs courantes. Itérer avec une mauvaise condition $y[-1]$ (indiquer la condition initiale
avant la première ligne). Déclarer la stabilité à partir des premiers
échantillons (seul $|a| < 1$ fait la différence). Et lire le gain continu depuis $n = 0$
seul — c'est $1/(1-a)$, la LIMITE, visible uniquement lorsque les échantillons se stabilisent.
Résumé. Équation aux différences → itération ; sommes partielles géométriques ;
gain continu $1/(1-a)$ ; racine dans le cercle unité = stabilité ; racines négatives ou
complexes = oscillation.
Explorer
Compute the next sample; test more than one input
$y[n]=a\,y[n-1]+x[n],\quad |a|<1\text{ for causal BIBO stability}$
Recover the worked step sequence 1, 1.5, 1.75, 1.875 from the stated zero initial state. Compare the alternating approach for a = −0.8. At a = −1, a step trace stays bounded, but an alternating input of the same bounded amplitude produces growing output. The strict root condition decides stability, rather than the appearance of one short trace.
6.7
La transformée en z
Pourquoi c’est important. L’égaliseur est livré sous forme de coefficients
$a_{k}, b_{k}$ d’une équation aux différences ; la transformée en z correspond à la manière dont ces
nombres sont choisis, et le cercle unité représente l’endroit où sa réponse en fréquence
est lue.
L’idée, avec une illustration. La transformée en z z
$X(z) = \sum_{n} x[n]z^{-n}$ joue le rôle de Laplace dans le temps discret. Le
$a^{n}u[n] \leftrightarrow 1/(1 - az^{-1})$. Les pôles À L’INTÉRIEUR du cercle unité indiquent la stabilité, et la
$|z| > |a|$. Pour un système causal, les pôles À L'INTÉRIEUR du cercle unité signifient la stabilité. La
transformée inverse s'obtient par division longue ou fractions partielles.
Le cercle unité est l'axe des fréquences ; le rayon du pôle est l'amortissement — une image joint les deux domaines
La dérivation.$\sum_{n=0}^{\infty} a^{n}z^{-n}$ est géométrique avec
$az^{-1}$, c’est-à-dire $1/(1 - az^{-1})$ — la ROC est l’extérieur d’un cercle
$|az^{-1}| < 1$, c'est-à-dire $|z| > |a|$ — la ROC est l'extérieur d'un cercle
réponse passe par le pôle. La stabilité nécessite que la ROP inclue le cercle unité
(l'axe des fréquences $z = e^{j\omega}$), ce qui impose $|a| < 1$ — la
condition du cercle unité en une seule ligne.
Exemple résolu 1 — l'accumulateur encore, par transformée.$H(z) = 1/(1 - 0.5z^{-1})$, pôle à $z = 0.5$ — à l'intérieur du cercle unité,
toucher une intégrale, tester la symétrie de la source : sphérique complète
$Y(z) = H(z)\,\dfrac{z}{z-1} = \dfrac{z^{2}}{(z-0.5)(z-1)}$ ; partiel
les fractions donnent $y[n] = 2(1 - 0.5^{n+1})$. Vérifier $n = 0$ : $2(1 - 0.5) = 1$
✓ correspond à l'itération de l'Unité 6.6, et $n \to \infty$ donne
$2$ ✓ — le gain CC encore une fois. Deux méthodes, une seule séquence.
Exemple résolu 2 — le dictionnaire plan-à-plan. La transformation
$s \to z = e^{sT}$ envoie $s = j\omega$ sur le cercle unité
$e^{j\omega T}$ (fréquence = angle), et un taux de décroissance continu
$\sigma$ vers un rayon $e^{\sigma T}$. Le pôle de l'accumulateur à
$z = 0.5$ avec $T = 1$ ms correspond à
$\sigma = \ln(0.5)/0.001 = -693\ \text{s}^{-1}$ — une constante de temps de
$1/693 = 1.44$ ms. Vérifier par rapport à l'itération de l'Unité 6.6 : l'écart diminue de moitié
par ÉCHANTILLON ($0.5 = e^{-0.693}$), et $0.693/T$ par seconde est identique
$-693\ \text{s}^{-1}$ ✓. Les deux transformations sont un seul sujet vu depuis
deux rives du même fleuve.
Erreurs courantes. Citer $H(z)$ sans sa RRC (la même fonction rationnelle
fonction peut décrire différents systèmes lorsque la ROP change). Lecture de la réponse en fréquence
sur l'axe réel (elle se trouve sur $|z| = 1$). Et confondre les conventions $z$ et
$z^{-1}$ conventions — pour la séquence causale $a^{n}u[n]$, la ROC est
$|z| > |a|$ ; une séquence unilatérale a une ROC différente.
Résumé.$a^{n} \leftrightarrow 1/(1-az^{-1})$, RRC extérieure ;
pour un système causal, pôles à l'intérieur du cercle unité = stabilité ; $z = e^{sT}$ convertit la décroissance en
le rayon et la fréquence à l'angle — et le gain en courant continu $1/(1-a)$ ferme la
boucle avec l'itération de deux pas auparavant.
Explorer
The ROC decides which sequence and which stability claim
$H(z)=\frac{1}{1-az^{-1}},\quad\text{stability requires the unit circle in the ROC}$
Start with the causal pole at 0.5 and a probe on the unit circle, where the geometric sum converges to 2. Keep the same rational expression but choose anti-causal support; the ROC moves inside the pole circle and the unit circle is excluded. A pole at 1.2 can instead give a stable anti-causal sequence. Probe the ROC boundary away from the pole to see why a finite algebraic value does not prove series convergence.
Leçons interactives sur ce sujet
Traversez-le étape par étape, avec des exercices à vérification instantanée.