Ceci est le dixième cours de Génie Électrique Universitaire : contrôlesystèmes. EE06 vous a donné la fonction système. Ce cours ferme une
boucle de rétroaction autour de celui-ci et répond à la question de l'ingénieur : comment puis-je
contrôler) et les réduisent à une seule fonction de transfert.
Les Unités 10.1 et 10.2 construisent des modèles de la machine (l'objet qui
stabilité, lieu des racines.
Les Unités 10.3 à 10.5 prévoient et façonnent la réponse temporelle : spécifications,
compensateurs.
Les Unités 10.6 et 10.7 travaillent dans le domaine fréquentiel : marges, Nyquist, PID et
compensateurs.
L'Unité 10.8 ouvre l'espace d'état : modèles pour plusieurs états, et une méthode de conception
basée sur l'algèbre linéaire.
Une habitude traverse tout le cours. Chaque conception est vérifiée dans les deux
domaines. Une marge de phase prédit un amortissement. Un placement de pôles prédit un dépassement.
Chaque affirmation algébrique de stabilité est confirmée par une seconde méthode :
Routh contre la racine de l' lieu, Nyquist contre Routh. Quand deux chemins mènent
au même nombre, on peut faire confiance au nombre.
10.1
Modélisation des systèmes dynamiques
Pourquoi c'est important. Un véhicule avec régulateur de vitesse maintient 100 km/h sur une côte. Une imprimante 3D
dépose une goutte de plastique dans une précision de 0.05 mm. Tous deux commencent de la même manière : écrire
ce que fait le système physique, sous forme d'équation calculable.
L'idée. Presque tous les domaines physiques stockent, transportent et dissipent l'énergie selon
le même schéma. Un réservoir chaud stocke la chaleur, en reçoit du chauffage et en perd vers la pièce. Un condensateur stocke la charge, la reçoit d'une source et la fuit
chaleur dans la pièce. Un condensateur stocke une charge, la reçoit d'une source, et se décharge
à travers une résistance. Écrit comme une seule variable d'état$x$, chacun d'eux dit
ils indiquent
$$\text{(how fast } x \text{ changes)} \;=\; \text{(drive in)} \;-\; \text{(leakage out)}.$$
La lettre grecque $\tau\, \dfrac{dx}{dt} + x = K\,u(t)$ (tau) est la constante de temps, mesurée en
secondes : elle indique le temps nécessaire pour que le stockage réponde. Le symbole $\tau$ représente le
seconds: it says how long the storage takes to respond. The symbol $K$ is the
d'amplitude $x$, la solution est $u$, qui
input of size $U$, the solution is $x(t) = KU\,(1 - e^{-t/\tau})$, which
reaches 63.2% of its final value at one time constant.
Linéarisation. Les systèmes réels ne sont pas linéaires. Un pendule
obéit à $\ddot\theta = -(g/l)\sin\theta$, qui n'a pas de gain unique. La solution consiste
à choisir un point de fonctionnement (l'état autour duquel on opère) et à remplacer
la courbe par sa pente à cet endroit. Près de l'équilibre, $\sin\theta \approx \theta$, donc la
pendule se comporte comme un ressort avec une fréquence naturelle$\omega_n = \sqrt{g/l}$. Pour un balancement de longueur $l = 0.9$ m, prendre $g = 9.81$
m/s² et obtenir $\omega_n = \sqrt{9.81/0.9} = 3.30$ rad/s, soit environ 0.53 Hz : une balançoire de parc lent.
La même idée s'applique à un réservoir se vidant à $q = 2\sqrt{h}$
près de ³ m, et $h$/$\dfrac{dq}{dh} = 1/\sqrt{h}$ près de 0.5 m. Le modèle linéaire n'est fidèle que près
proche de $h = 4$ m, et 1/3 proche de $h = 9$ m. Le modèle linéaire n'est fidèle que près
Le moteur DC commandé par l'induit : deux lois physiques, une boucle de rétroaction interne
Le moteur CC commandé par l'armature : deux lois physiques, une boucle de rétroaction interne
Exemple résolu 1 : un circuit RC. Prenons $R = 2$ kΩ et $C = 100$ µF. Le
résistance traverse le courant $\dfrac{v_{in} - v}{R}$ et le condensateur
l'intègre, donc
Il s'agit du modèle du premier ordre avec $\tau = RC = 2000 \times 100\times10^{-6} = 0.2$ s et $K = 1$. Étagerez l'entrée de 0 à 5 V et le condensateur atteint
$5(1 - e^{-1}) = 3.16$ ou un grand 63.2 signifie un circuit plus lent, et le produit 0.2 a pour unités des
$R$ ou une valeur plus grande de $C$ indique un circuit plus lent, et le produit $RC$ a pour unités des
secondes, ce qui rend le modèle cohérent.
Exemple résolu 2 : le moteur CC commandé par l'armature. Ce modèle inclut
une friction de $J = 0.01$ N·m·s, une constante moteur de ² (en N·m/A, numériquement équivalente
frottement $B = 0.1$ N·m·s, constante du moteur $K = 0.5$ (en N·m/A, numériquement la
même que V·s/rad), et résistance d'armature $R = 1$ Ω. L'inductance est faible,
Nous la négligeons donc. Deux lois physiques couplent les côtés électrique et mécanique :
côtés :
Loi du couple : le courant produit un couple, $T = K\,i$, avec $T$ en N·m et $i$ en A.
Loi de Newton pour le rotor : $J\,\dot\omega = T - B\,\omega$, où
$\omega$ est la vitesse de l'arbre en rad/s.
Le couplage fonctionne dans les deux sens. L'induit en rotation génère également une force électromotrice inverse (back-EMF)
tension $K\omega$, de sorte que la loi des mailles de Kirchhoff (KVL) donne $V = R\,i + K\omega$. Dans le domaine de Laplace, avec des conditions initiales nulles, les deux lois deviennent
Le modèle possède un pôle à $s = -35$ rad/s. La constante de temps est
$1/35 = 28.6$ ms : rapide. Le gain continu est $50/35 = 1.43$ rad/s de vitesse finale
par volt. Vérification en régime permanent : avec tout constant, les équations du moteur sont
une simple algèbre, et en effet $\dfrac{K}{BR + K^{2}} = \dfrac{0.5}{0.35} = 1.43$.
Toute la transitoire provient de trois constantes physiques, et la force électromotrice inverse
apparaît dans le schéma comme une boucle de rétroaction que le moteur établit gratuitement. Les deux
variables ici, $i$ et $\omega$, sont exactement les variables d'état que l'unité
10.8 formalise.
Erreurs fréquentes.
Omettre le terme de force électromotrice inverse $K\omega$ de la loi des mailles de Kirchhoff. Le résultat semble plus simple et
est très fausse : $\dfrac{K}{(Js+B)R} = \dfrac{50}{s+10}$ prédit 5 rad/s par
volt au lieu de 1.43 et une constante de temps de 100 ms au lieu de 28.6 ms. La
contre-électromotrice du moteur intègre un rétroaction qui rend le système réel rapide.
En utilisant une linéarisation loin de son point de fonctionnement. La pente du réservoir est 0.5
à $h = 4$ m et 0.33 à $h = 9$ m ; une seule pente ne peut servir les deux.
Incohérence d'unités : $J$ en kg·m², $B$ en N·m·s, $\omega$ en rad/s. Vérifiez que la
constante du moteur a la même valeur dans les deux lois.
Résumé. Le stockage, le débit et la dissipation donnent $\tau\dot x + x = Ku$. Choisissez
le point de fonctionnement, prenez la pente, et le système devient linéaire à proximité.
Le modèle du moteur $50/(s+35)$ constitue notre exemple type par la suite.
Pourquoi c'est important. Un diagramme fonctionnel est la langue des ingénieurs pour décrire les systèmes : une affiche sur le régulateur de vitesse d'une voiture est un diagramme fonctionnel, pas une page d'équations.
une affiche sur le régulateur de vitesse d'une voiture est un diagramme en blocs, pas une page d'équations.
L'idée. La fonction de transfert $G(s)$ est le rapport entre la sortie
connectés, l'arithmétique remplace l'algèbre :
connectées, l'arithmétique remplace l'algèbre :
Parallèle (les deux blocs alimentent la même somme) : additionner, $G = G_1 G_2$.
Rétroaction : diviser par la boucle, $G = G_1 + G_2$.
Rétroaction : diviser par la boucle, $T = \dfrac{G}{1 + GH}$.
La formule du retour mérite sa dérivation en une ligne. L'erreur est $e = r - H\,y$ et la sortie est $y = G\,e$. Combinez-les : $y = G(r - Hy)$, déplacez le
terme $GH\,y$ de l'autre côté, et $y(1 + GH) = Gr$. L'équation
$$1 + GH = 0$$
est l'équation caractéristique. Ses racines sont les pôles en boucle fermée,
elles contiennent donc toute l'histoire de la stabilité. Réduisez d'abord les boucles internes, et
Garder le dénominateur visible à chaque étape.
Réduire d'abord la boucle intérieure, multiplier les séries, fermer la boucle extérieure en dernier
Exemple résolu 1 : une boucle, se lit comme un système du second ordre. Poser
$G_1 = \dfrac{1}{s+1}$ et $G_2 = \dfrac{1}{s+2}$ en série avec un gain $K = 6$,
sous rétroaction unité ($H = 1$) :
Lire maintenant les paramètres du second ordre par correspondance avec $s^{2} + 2\zeta\omega_n s + \omega_n^{2}$. Ici $\omega_n = \sqrt{8} = 2.83$ rad/s et
le taux d'amortissement$\zeta = \dfrac{3}{2 \times 2.83} = 0.530$. Cela
se situe dans la zone de conception standard $0.4 \le \zeta \le 0.7$, et l'unité 10.3
transforme cela en un dépassement d'environ 14 %.
Exemple résolu 2 : boucles imbriquées. Une boucle intérieure $\dfrac{2}{s}$ avec
gain de rétroaction 0.5 est placée en série avec $\dfrac{1}{s+1}$, le tout inclus dans une
boucle extérieure à rétroaction unité. Étape 1, réduire la boucle intérieure :
Lecture : $\omega_n = \sqrt{3} = 1.73$ rad/s et $\zeta = \dfrac{2}{2\times 1.73} = 0.577$. Un diagramme compliqué s'est réduit à deux nombres. Pour des diagrammes véritablement complexes, la règle du gain de Mason effectue tout cela en une seule formule : additionner les gains des chemins directs, soustraire les produits des boucles qui ne se touchent pas. S'y référer lorsque l'algèbre des blocs s'enchevêtre vraiment, et non avant ; sur les diagrammes simples, les trois règles ci-dessus sont plus rapides.
les schémas ; la règle du gain de Mason effectue tout cela en une seule formule : sommez les gains des chemins directs,
soustrayez les produits des boucles qui ne se touchent pas. N'y recourez que lorsque l'algèbre à blocs devient véritablement complexe, et non avant ; sur les schémas simples, les
trois règles ci-dessus sont plus rapides.
les trois règles ci-dessus sont plus rapides.
Erreurs fréquentes.
Closing a loop as $\dfrac{G}{1+G}$ when $H \ne 1$. The return path carries
$GH$, pas $G$.
Perte d'un signe moins à l'été de rétroaction. L'erreur est $r - Hy$. Si vous ajoutez
au lieu de cela, l'équation caractéristique devient $1 - GH = 0$ et toute
affirmation de stabilité s'inverse.
Réduction de la boucle externe en premier. Cela fonctionne encore, mais les calculs explosent;
la boucle interne en premier est la discipline.
Résumé. Série multiplie, parallèle additionne, rétroaction divise par $1 + GH$,
et le dénominateur du résultat est l'équation caractéristique. Boucles
internes en premier.
10.3
Réponse temporelle
Pourquoi c'est important. Lorsqu'un fabricant de drones promet « se stabilise en moins d'une
seconde, dépassement inférieur à 10 % », ce sont des nombres temporels. Cette unité
est le dictionnaire qui transforme les positions des pôles en ces nombres.
L'idée. Le prototype du second ordre porte le vocabulaire :
$$G(s) = \frac{\omega_n^{2}}{s^{2} + 2\zeta\omega_n s + \omega_n^{2}}.$$
Ses pôles sont situés à $s = -\zeta\omega_n \pm j\,\omega_n\sqrt{1-\zeta^{2}}$. Lisez
l'image : la distance à l'origine est $\omega_n$ (vitesse), la
partie imaginaire oscille, et la partie réelle $-\zeta\omega_n$ décroît. Le coefficient
d'amortissement est le cosinus de l'angle du pôle, donc un rayon partant de l'origine à angle
$\arccos\zeta$ est une ligne d'amortissement constant : une image, un nombre.
Un seul coefficient d'amortissement, une seule forme : toute la famille à $\omega_n = 4$ rad/s
La réponse indicielle est la sortie lorsque l'entrée passe de 0 à 1.
Avec une entrée en échelon unité, les résultats standards sont
Ici $M_p$ représente le dépassement (crête au-dessus de la valeur finale, sous forme de
fraction), $t_p$ le temps de pic, et $t_s$ le temps d'établissement
. La formule du dépassement n'est pas magique : la réponse indicielle est
et le premier pic se situe là où la dérivée est nulle, ce qui donne
$\omega_d t_p = \pi$ ; en reportant cela dans l'enveloppe, on obtient $M_p$.
L'erreur stationnaire nécessite une idée supplémentaire. Comptez les intégrateurs dans
la boucle ouverte : ce comptage correspond au type du système. Un système de type-1 (avec un
intégrateur) présente une erreur stationnaire nulle face à un échelon, et sa constante d'erreur de vitesse$K_v = \lim_{s\to0}\, sG(s)$ fournit l'erreur de rampe
$\dfrac{1}{K_v}$. Lisez les constantes depuis la boucle avant de calculer toute
transitoire.
Exemple résolu 1 : une paire de nombres, quatre spécifications. Prenez
$\omega_n = 4$ rad/s et $\zeta = 0.5$. Alors $\omega_d = 3.46$ rad/s et les
pôles sont $-2 \pm j3.46$. Vérification de cohérence : la distance par rapport à l'origine est
$\sqrt{2^{2} + 3.46^{2}} = 4 = \omega_n$, comme il se doit. Les spécifications :
Le temps de montée de 10 à 90% se calcule numériquement à partir de la réponse
indicielle à 0.41 s. Vérification transversale des domaines : $\zeta = 0.5$ devrait correspondre
à une marge de phase proche de 50 degrés, et la règle de fonctionnement des unités 10.6 $\zeta \approx PM/100$ ferme cette boucle.
Exemple résolu 2 : choisir le gain pour respecter une spécification d'amortissement. La fonction de transfert est
$G = \dfrac{K}{s(s+2)}$ en boucle unitaire. La boucle fermée est
$\dfrac{K}{s^{2} + 2s + K}$, ce qui correspond au prototype et donne $2\zeta\omega_n = 2$ et $\omega_n = \sqrt{K}$, donc $\zeta = 1/\sqrt{K}$. On demande
$\zeta = 0.45$:
$M_p = e^{-\pi(0.45)/0.893} = 0.205$ s ; temps de stabilisation 20.5 s. Maintenant, les constantes d'erreur, lues en
time $t_p = \dfrac{\pi}{2.22 \times 0.893} = 1.58$ s; settling $t_s \approx \dfrac{4}{0.45\times2.22} = 4.0$ s. Now the error constants, read off the
de $K_v = \dfrac{4.94}{2} = 2.47$, tandis que l'erreur de palier est exactement nulle car
la plante est de type $\dfrac{1}{K_v} = 0.405$. Vérification machine : le palier simulé en boucle fermée se stabilise
the plant is type 1. Machine check: the simulated closed-loop step settles
à 1.000 et son premier pic est 1.205.
Erreurs fréquentes.
Mélange de $\omega_n$ avec $\omega_d$. Le temps de pic utilise la fréquence amortie;
distance-de-l'origine utilise $\omega_n$.
Citer $t_s$ sans sa bande. Les estimations à 2% et 5% diffèrent par un facteur
de $\tfrac{4}{3}$.
Appliquer des formules du second ordre à un système comportant des zéros ou des pôles supplémentaires
sans vérifier qu'une paire de pôles domine réellement.
Résumé. Pôles en entrée, spécifications en sortie : $M_p$, $t_p$, $t_s$, et l'erreur
constantes. Un rayon d'amortissement sur le plan polaire est une ligne de dépassement constant.
problème
autres considérations de conception. Une boucle qui s'autosature par oscillation n'est pas nécessairement problématique.
accordé ; il est instable.
L'idée. La boucle fermée est stable exactement lorsque toutes les racines du
polynôme caractéristique ont une partie réelle négative. Le tableau de Routh
compte ces racines sans résoudre l'équation. Écrivez les coefficients en deux
lignes, puis remplissez vers le bas. Chaque nouvelle entrée est un produit croisé divisé par
les deux lignes situées au-dessus, et le nombre de changements de signe dans la première colonne
est égal au nombre de racines du demi-plan droit (RHP). Une première colonne sans
changement de signe signifie qu'il n'y a pas de racines RHP : système stable.
Exemple résolu 1 : compter les racines RHP. Tester $s^{4} + 2s^{3} + 3s^{2} + 4s + 5$.
ligne
première colonne
deuxième colonne
troisième colonne
$s^{4}$
1
3
5
$s^{3}$
2
4
0
$s^{2}$
$\tfrac{2\cdot3 - 1\cdot4}{2} = 1$
$\tfrac{2\cdot5 - 1\cdot0}{2} = 5$
$s^{1}$
$\tfrac{1\cdot4 - 2\cdot5}{1} = -6$
0
$s^{0}$
5
La première colonne se lit $1,\, 2,\, 1,\, -6,\, 5$ : deux changements de signe (de $+1$ à
$-6$, puis de $-6$ à $+5$), donc deux racines RHP. Vérification par les racines exactes, qui
sont $-1.29 \pm j0.86$ et $+0.29 \pm j1.42$ : on trouve bien deux racines dans le demi-plan
droit, et le tableau l'indiquait sans résoudre le polynôme de degré quatre.
Exemple résolu 2 : trouver la plage de gain. Pour quelles valeurs de $K$ le système $s^{3} + 5s^{2} + 6s + K$ est-il stable ? Construire le tableau :
La stabilité nécessite que $\dfrac{30-K}{5} > 0$ et $K > 0$ soient positifs, donc $0 < K < 30$. À
la valeur exacte de $K = 30$, la ligne $s^{1}$ s'annule. Ce n'est pas une erreur : une ligne entièrement nulle
indique des racines symétriques, trouvées à partir de l'équation auxiliaire
construite à partir de la ligne précédente, $5s^{2} + 30 = 0$, soit $s = \pm j2.45$. Le système
se trouve à la limite : stabilité marginale, soit une oscillation soutenue.
à 2.45 rad/s qui ne croît ni ne décroît. Les deux unités suivantes atteignent cette même
frontière par deux autres chemins.
Le critère de Routh trace l'espace des configurations stables avant toute résolution des racines
Schéma de conception. Pour la famille $s^{3} + as^{2} + 8s + K$, le même
produit en croix donne l'entrée $s^{1}$$\dfrac{8a - K}{a}$, donc la stabilité est
exactement $0 < K < 8a$ : une frontière droite dans le plan $(a, K)$. L'exemple
en cours de ce module, $s(s+2)(s+4)$, possède $a = 6$ et limite $K = 48$ : chaque
unité ultérieure atterrit sur ce même point.
Erreurs fréquentes.
Alimenter le tableau avec un polynôme incomplet. Les coefficients doivent couvrir
chaque puissance de $s^n$ vers le bas ; une puissance manquante reçoit le coefficient 0.
Diviser une ligne par un nombre négatif pour simplifier. Un redimensionnement par un nombre
positif est libre ; un redimensionnement négatif inverse les signes mêmes que vous comptez.
Traiter un seul zéro dans la première colonne comme une défaillance. Remplacez-le par un
petit $\varepsilon$ positif et continuez ; une ligne entièrement nulle nécessite l'
équation auxiliaire.
Appeler le cas $K = 30$ « stable ». Des pôles sur l'axe signifient marginal, pas
stable : l'oscillation ne meurt jamais.
Résumé. Construisez le tableau, comptez les changements de signe de la première colonne, et le nombre de racines dans le demi-plan droit
apparaît sans recherche de racines. Les plages de paramètres se lisent directement sur une ligne.
10.5
Lieu des racines
Pourquoi c’est important. Le gain est le bouton que chaque amplificateur, chaque contrôleur et chaque
session de réglage fait tourner. La courbe des racines vous indique où se déplacent les pôles en boucle fermée
lorsque vous le tournez, avant même de construire quoi que ce soit.
L’idée. La courbe des racines est l’ensemble des points $s$ où la
condition d’angle est satisfaite pour la boucle $L(s) = K\,\dfrac{\prod(s-z_i)}{\prod (s-p_i)}$ :
Chaque branche part d’un pôle en boucle ouverte (en $K = 0$) et se termine sur un zéro ou à
l’infini. Les règles de tracé standard découlent toutes de cette unique condition :
Segments de l’axe réel : un segment porte la courbe lorsque le nombre de
pôles plus zéros situés à sa droite est impair.
Angles des asymptotes$\dfrac{180°(2k+1)}{n-m}$, centrés sur le
centreïde des pôles moins celui des zéros.
Le point de rupture, où les branches quittent l’axe réel, résout
$\dfrac{d}{ds}\Bigl[\dfrac{\prod(s-p_i)}{\prod(s-z_i)}\Bigr] = 0$, et seuls les
racines appartenant à la courbe comptent.
Le croisement avec l’axe $j\omega$ : insérer $s = j\omega$ dans $1 + KL_0 = 0$ et
résoudre les parties réelle et imaginaire.
Exemple résolu 1 : esquisser la plante en cours de fonctionnement. Prendre
$L = \dfrac{K}{s(s+2)(s+4)}$. Trois pôles en $0, -2, -4$ et aucun zéro, donc $n - m = 3$ et les asymptotes partent du centreïde $\dfrac{(0) + (-2) + (-4)}{3} = -2$ en $\pm 60°$ et $180°$. La courbe de l’axe réel est le segment
$[-2, 0]$ et la demi-droite $(-\infty, -4]$. Le point de rupture résout
donnant $s = -0.845$ (sur la courbe : le conserver) et $s = -3.155$ (entre $-4$
et $-2$, hors de la courbe : l'éliminer). Au point de rupture, le gain est $K = |s(s+2)(s+4)| = 0.845 \times 1.155 \times 3.155 = 3.08$. La $j\omega$
croisement : avec $s = j\omega$, la partie réelle donne $K = 6\omega^{2}$ et la
partie imaginaire donne $\omega^{2} = 8$, donc $\omega = 2.83$ rad/s et $K = 48$.
Le même 48 que celui tracé par la frontière de Routh.
Les pôles partent, se rencontrent à −0.845, s'incurvent vers les asymptotes et franchissent la limite de stabilité à K = 48.
Exemple résolu 2 : conception selon une spécification d'amortissement sur la courbe. Exiger
$\zeta = 0.5$. Les pôles doivent être situés sur le rayon formant un angle $\arccos 0.5 = 60°$ par rapport à l'
axe réel négatif, c'est-à-dire sur $s = -\sigma + j\,\sqrt{3}\,\sigma$ pour une valeur donnée de
$\sigma > 0$. Cherchez le long du rayon le point qui satisfait l'angle
condition. À $\sigma = 0.667$, les trois angles des pôles sont exactement $120° + 40.9° + 19.1° = 180°$, donc le point de conception est
Vérifier la géométrie : $|s^{*}| = \sqrt{0.667^{2} + 1.155^{2}} = 1.334$ et
$\dfrac{0.667}{1.334} = 0.500$, correspondant exactement à l'amortissement demandé. Vérifier la
marge de stabilité : $K = 8.30$ est bien en dessous de la limite 48, ce qui signifie que l'amortissement, et non
la stabilité, est ce que le rayon $\zeta$ permet d'obtenir. Le troisième pôle à ce gain se situe à
$-4.67$, bien à gauche de la paire de pôles, ce qui explique pourquoi cette paire domine et que
les prédictions du second ordre restent valides.
Erreurs fréquentes.
Conserver une racine de rupture hors de la courbe. Le quadratique fournit deux solutions ; seules
les points situés sur la courbe de l'axe réel sont physiquement réalisables.
Interpréter l'amortissement comme distance à l'origine. $\zeta$ correspond au cosinus de l'
angle polaire : les cercles sont des constantes $\omega_n$, les rayons sont des constantes $\zeta$.
En supposant que le croisement asymptotique correspond au croisement $j\omega$. Calculez la
croisée à partir de $1 + KL_0 = 0$ ; l'asymptote n'est qu'un outil de croquis.
Résumé. Condition d'angle dans, esquissez : segments, centreïde, asymptotes,
rupture, croisement. La conception consiste à parcourir la courbe de réponse jusqu'à un rayon d'amortissement et
à lire le gain.
Pourquoi c'est important. Dans l'industrie, vous ne connaissez rarement les positions exactes des pôles ; vous
mesurez une réponse en fréquence. Les marges constituent la tolérance ingénierie exprimée dans
ce langage : à quelle distance ce boucle se trouve-t-elle de l'instabilité, en décibels et
en degrés ?
L'idée. Un diagramme de Bode représente le gain de boucle $L(j\omega)$ comme amplitude (en
dB, contre fréquence logarithmique) et phase (en degrés). Chaque pôle contribue à une
pente de $-20$ dB/décade et jusqu'à $-90°$ de phase ; chaque zéro contribue à l'
inverse. Deux nombres lus sur le graphique contiennent les informations de stabilité :
Marge de phase PM : à la fréquence de croisement de gain
(où $|L| = 1$), de combien de degrés la phase se situe au-dessus de $-180°$.
Marge de gain GM : au croisement de phase (où
$\angle L = -180°$), le facteur par lequel $|L|$ est inférieur à 1.
La règle opérationnelle qui relie les domaines est $\zeta \approx PM/100$ : une
50° de marge se comporte comme $\zeta \approx 0.5$, avec un dépassement proche de 16%. Le
critère de Nyquist rend le comptage de la stabilité exact. Tracez
$L(j\omega)$ pour $\omega$ de $-\infty$ à $+\infty$, comptez les
enroulements$N$ autour du point $-1$, et la boucle fermée possède $Z = N + P$
pôles dans le demi-plan droit, où $P$ compte les pôles RHP en boucle ouverte. (Un pôle situé à l'
origine, comme dans notre exemple d'usine en fonctionnement, est dévié vers la droite sur le
contour de Nyquist ; son arc infini reste loin de $-1$ et ne change rien ici.)
Lisez la PM au croisement de gain ; la phase n'atteint jamais −180°, donc GM est infinie
Exemple résolu 1 : marges par calcul. Prenez
$L = \dfrac{100}{s(s+10)}$. Le croisement de gain résout $|L| = 1$, c'est-à-dire
$\omega\sqrt{\omega^{2}+100} = 100$. En élevant au carré, on obtient $\omega^{4} + 100\omega^{2} - 10^{4} = 0$, donc
La phase à cet endroit est $-90° - \arctan(7.86/10) = -90° - 38.2° = -128.2°$, donc la
marge de phase est $PM = 180° - 128.2° = 51.8°$. La marge de gain est infinie :
la phase s'approche uniquement de $-180°$ asymptotiquement. Vérification croisée dans le domaine temporel :
la boucle fermée est $\dfrac{100}{s^{2} + 10s + 100}$, exactement le
prototype avec $\omega_n = 10$ et $\zeta = 0.5$, soit un dépassement de 16.3%. La
règle $\zeta \approx PM/100$ a prédit 0.52 contre une valeur exacte de 0.5 : une estimation valide,
mais pas un théorème.
Une forme de courbe ; le gain la déplace horizontalement vers −1. Pour K = 96, elle effectue deux tours autour du point
Exemple résolu 2 : l'usine en fonctionnement, trois méthodes. Prenez
$L = \dfrac{20}{s(s+2)(s+4)}$, la conception $\zeta = 0.5$ avec un gain plus élevé
plus que doublé. La phase atteint $-180°$ lorsque la partie imaginaire de
$s(s+2)(s+4)$ s'annule, à $\omega = \sqrt{8} = 2.83$ rad/s, et il y a
Le croisement de gain résout $\omega\sqrt{\omega^{2}+4}\sqrt{\omega^{2}+16} = 20$, donnant $\omega_{c} = 1.73$ rad/s. La phase à cet endroit est $-154.3°$, donc $PM = 25.7°$. La règle prédit $\zeta \approx 0.26$ et une réponse oscillante ;
la simulation exacte en boucle fermée donne un dépassement de 48%, le comportement que la
marge promise. Maintenant, vérifions Nyquist. Le module à la fréquence $-180°$
est $K/48$, donc à $K = 20$ la courbe passe 0.42 vers la
droite de $-1$ : aucune enroulement, stable. À $K = 48$, elle passe exactement par
$-1$ : marginale. À $K = 96$, elle fait deux tours horaires autour de $-1$, donc $Z = N + P = 2 + 0 = 2$ pôles RHP en boucle fermée. Routh sur $s^{3} + 6s^{2} + 8s + K$
indique une instabilité pour $K > 48$, avec deux racines RHP à $K = 96$. Trois méthodes,
une seule réponse.
Erreurs fréquentes.
Lire les marges sur la réponse en boucle fermée. Les marges résident dans la boucle
gain $L$, avant que la boucle ne se ferme.
Confondre les deux croisements. La marge de phase (PM) correspond au croisement de gain ; la marge de gain (GM) au croisement de phase.
croisement de phase.
Compter les enroulements autour de l'origine. Le critère compte les traversées du
point $-1$ ; avec cette convention de signe, le sens horaire est positif.
direction.
Oublier $P$. Si le procédé lui-même possède des pôles RHP, $Z = N + P$ nécessite ce
nombre ; $N$ seul n'est pas la réponse.
Résumé. Bode fournit le PM et le GM en secondes ; $\zeta \approx PM/100$ les transporte dans le domaine temporel ; Nyquist compte exactement les pôles du demi-plan droit, et les trois doivent concord avec Routh.
dans le domaine temporel ; Nyquist compte exactement les pôles RHP, et les trois
Pourquoi c'est important. La plupart des boucles industrielles fonctionnent en PID. C'est le premier régulateur que vous allez ajuster, et celui que vous ajusterez le plus souvent.
Le terme proportionnel réagit immédiatement. Le terme intégral retient : il élimine l'erreur permanente en augmentant le type du système. Le
contrôleur que vous allez régler, et celui que vous réglerez le plus souvent.
L'idée. Un contrôleur PID agit sur l'erreur $e = r - y$
trois manières à la fois :
permanente. L'I ajoute un retard de phase. Le D amplifie le bruit de mesure, et il doit agir sur la sortie mesurée plutôt que sur la consigne, sinon chaque changement de consigne
propulse l'actionneur.
dérivée le terme anticipe, en ajoutant un amortissement proportionnel à la vitesse
de variation de l'erreur. Dans la forme (idéale) série, $u = K_{p}\bigl(e + \frac{1}{T_i}\int e\,dt + T_d\dot e\bigr)$, les constantes de réglage sont les
temps intégral $T_i$ et le temps dérivé $T_d$, tous deux en secondes.
Le premier ajustement classique est le réglage Ziegler-Nichols au gain ultime : augmentez le
gain proportionnel jusqu'à ce que la boucle oscille légèrement, enregistrez le gain ultime
$K_u$ et la période d'oscillation $T_u$, puis consultez la ligne correspondante du tableau. Le
liste des prix est aussi importante que les gains. Le seul P ne supprime jamais l'erreur
stationnaire. I ajoute un déphasage. D amplifie le bruit de mesure, et il doit agir sur
la sortie mesurée plutôt que sur la consigne, sinon chaque changement de consigne
propulse l'actionneur.
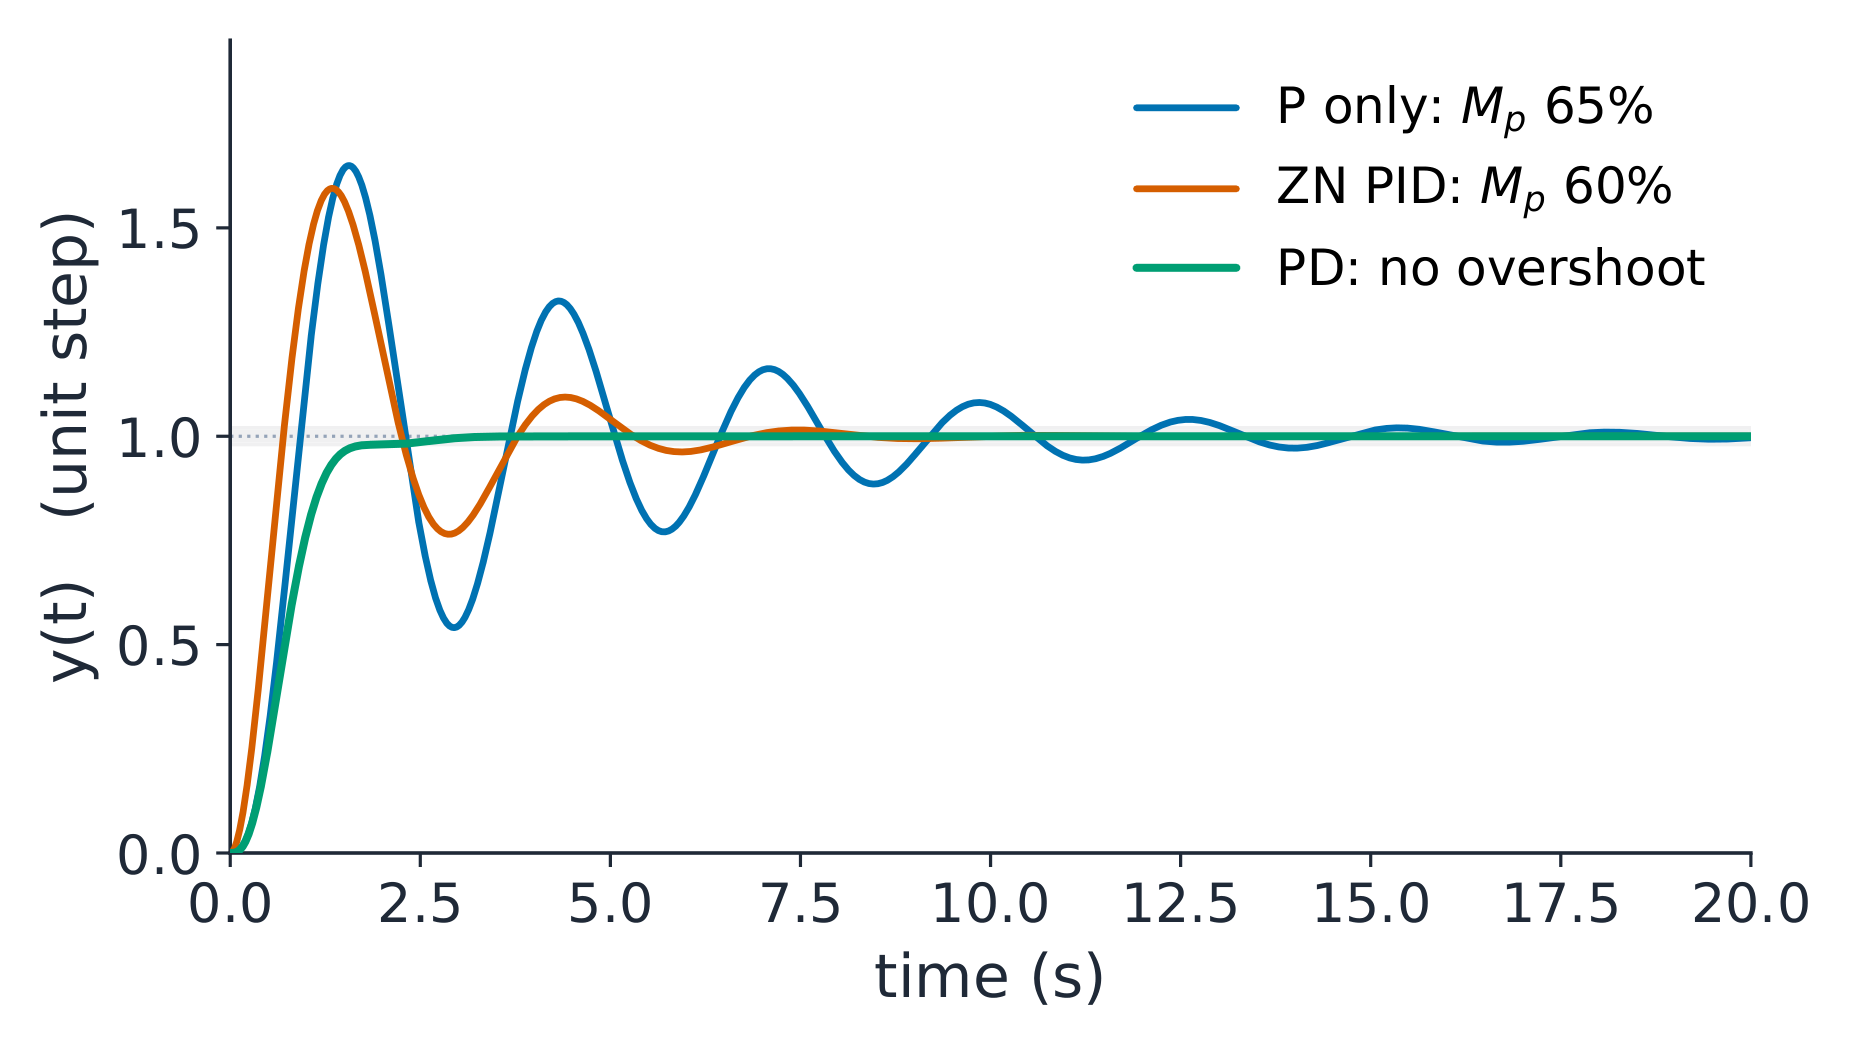
Une plante, trois réglages ; chaque courbe simulée à partir des équations en boucle fermée
Exemple résolu 1 : Ziegler-Nichols sur la plante en cours. La boucle
$\dfrac{K}{s(s+2)(s+4)}$ oscille à $K_u = 48$ avec $\omega_u = \sqrt{8} = 2.83$ rad/s (limite de Routh et Nyquist), donc la période est $T_u = \dfrac{2\pi}{2.83} = 2.22$ s. La ligne PID du tableau donne
Que obtient-on réellement ? Avec P seul à $K_p = 28.8$, la boucle
$s^{3}+6s^{2}+8s+28.8$ a pour pôles $-5.50$ et $-0.25 \pm j2.27$ : 65%
dépassement, stabilisation vers 15 s, et une erreur de rampe permanente
$\dfrac{1}{K_v} = \dfrac{8}{K_p} = 0.278$. Le PID Ziegler-Nichols élimine cette erreur
complètement, car l'intégrateur augmente le type, et son premier dépassement
est de 60%, se décaissant d'environ un sixième à chaque cycle : la méthode vise une
décaissement quart, pas le confort. La leçon honnête : le tableau vous place
dans le voisinage en un seul essai, mais il ne termine pas le travail.
Exemple résolu 2 : terminer par la dérivée, et dimensionner un avanceur. Conserver $K_p = 28.8$ et ajouter la dérivée. Le polynôme caractéristique de la boucle PD est
$s^{3} + 6s^{2} + (8 + K_{p}T_d)s + K_{p}$ : le terme D ajoute littéralement au
coefficient d'amortissement. Augmenter $T_d$ depuis la valeur Ziegler-Nichols jusqu'à ce que les
oscillations cessent. À $T_d = 0.5$ s, le polynôme est $s^{3}+6s^{2}+22.4s+28.8$
avec des pôles $-2$ et $-2 \pm j3.22$. L'endroit où agit la dérivée compte : sur la
mesure (la bonne pratique, comme ci-dessous) l'étape de référence rencontre aucune
zéro, et l'étape simulée ne présente aucun dépassement, se stabilisant en 2.1 s.
Sur l'erreur, le zéro PD à $-2$ annule le pôle réel et la paire subsistante,
$\zeta = 2/3.79 = 0.53$, oscille encore à environ 14% : amortissement dans les deux sens,
mais seule la forme de mesure est exemptée d'effet de kick. L'erreur de rampe reste $0.278$ :
la dérivée achète l'amortissement, pas la précision. Pour allier précision et rapidité, vous
combinez les termes et retunez, ce qui correspond exactement à l'exercice de la feuille 10.7.
Lorsque le procédé ne possède pas de gain ultime propre, la compensation en avance de phase dans le domaine fréquentiel
remplit la même fonction. Un compensateur en avance$\dfrac{1+\tau s}{1+\alpha\tau s}$ avec $0 < \alpha < 1$ place un zéro sous un
pôle et achète de la phase à une fréquence donnée. Le maximum de rehaussement est
Pour un rehaussement de +45°, $\alpha = \dfrac{1-\sin 45°}{1+\sin 45°} = 0.172$. Le même
réseau rehausse également le gain haute fréquence de $\dfrac{1}{\alpha} = 5.8$,
ce que la conception doit ensuite absorber, généralement en abaissant le gain principal. Un réseau en retard
est la même paire avec $\alpha > 1$ : il achète du gain basse fréquence pour
la réduction de l'erreur, au prix d'un déphasage.
L'anti-enroulement fait partie intégrante de toute mise en œuvre réelle. Lorsque le
actionneur entre en saturation, l'intégrateur continue d'accumuler l'erreur qu'il ne peut pas dépenser,
et lors de la récupération, il libère l'action stockée sous la forme d'une seule grande dépassement. Les deux
remèdes standards : bloquer l'intégrateur tant que la sortie est saturée, ou
calculer à rebours, en réinjectant un gain multiplié par l'excès de saturation pour réduire
l'intégrale. Sans l'un de ces dispositifs, la première saturation réelle consomme toutes les
marges que vous avez conçues.
Erreurs fréquentes.
Appliquer la méthode du gain ultime à un procédé qui n'oscille jamais. Un
Un système du premier ordre ou fortement amorti ne présente pas de $K_u$ ; utilisez la réponse indicielle
variante du tableau à la place.
Prendre la dérivée de l'erreur au lieu de la mesure. Un échelon de consigne
a une pente infinie, et le terme D actionne l'actionneur.
Confondre les formes de réglage. Les constantes en série $K_p, T_i, T_d$ ne sont pas
les gains parallèles : $K_i = K_p/T_i$ et $K_d = K_p T_d$.
Concevoir un réseau avance et oublier son $\dfrac{1}{\alpha}$
renforcement du gain haute fréquence, qui érode la marge que vous avez obtenue.
Résumé. P réagit, I mémorise, D anticipe ; chacun achète un comportement
et coûte un prix connu. Utilisez le tableau pour la première approximation, les marges pour la
affinement, et l'anti-saturation pour la réalité. Le laboratoire interactif sur la page
du cours vous permet d'ajuster exactement ces deux boutons, le gain et l'amortissement, et de voir
le dépassement, le temps de stabilisation et la stabilité évoluer.
Explorer
Un bouton pour le gain, un pour l'amortissement
Déplacez le gain Kp et le temps dérivé Td et observez comment le dépassement, le réglage et la stabilité évoluent ensemble ; le gain seul rompt la boucle à Kp = 48, et l'amortissement la rétablit.
10.8
Introduction à l'espace d'états
Pourquoi c'est important. Les fonctions de transfert décrivent une entrée et une sortie.
Les contrôleurs modernes, comme un robot équilibriste ou un drone exécutant quatre boucles à
la fois, évoluent dans l'espace d'états, où plusieurs variables internes sont modélisées et
retournées ensemble.
L'idée.Espace d'états écrit le système sous forme d'équations $n$ du premier
ordre au lieu d'un seul polynôme d'ordre $n$ :
$$\dot{x} = Ax + Bu,
\qquad
y = Cx + Du,$$
où $x$ est le vecteur d'état, $u$ l'entrée, $y$ la sortie mesurée, et
$A$, $B$, $C$, $D$ sont des matrices de constantes. Intuition : les états sont des $n$
tiroirs de mémoire. La matrice $A$ indique comment chaque tiroir influence les autres,
$B$ précise où l'entrée s'insère, et $C$ définit ce que vous mesurez. Les
valeurs propres de $A$ correspondent aux pôles du système, car
$\det(sI - A) = 0$
c'est exactement l'équation caractéristique. Avec une entrée nulle, la solution est
$x(t) = \Phi(t)\,x(0)$, où la matrice de transition$\Phi(t) = e^{At}$ est l'exponentielle matricielle, calculée comme la série infinie
$I + At + \dfrac{(At)^{2}}{2!} + \cdots$, qui converge pour toute
matrice carrée.
Les trajectoires se redressent sur le vecteur propre lent : la queue de chaque réponse correspond au pôle lent
Exemple résolu 1 : lire un modèle, vérifier sa décroissance. Prenez
$G(s) = \dfrac{8}{(s+2)(s+4)} = \dfrac{8}{s^{2}+6s+8}$. En forme compagnon,
Le gain en régime continu vérifie la construction : $-CA^{-1}B = \tfrac{8}{8} = 1$,
correspondant au gain du procédé à $s = 0$. Les valeurs propres de $A$ sont $-2$ et
$-4$, soit exactement les pôles. Maintenant, la matrice de transition à $t = 0.5$ s, évaluée
par la série :
Ses valeurs propres sont $e^{-1} = 0.368$ et $e^{-2} = 0.135$ : chaque pôle devient
son propre facteur de décroissance par demi-seconde. C'est cette identité profonde : la matrice
exponentielle est le pôle, rendu concret. Partant de $x(0) = [1,\;0]^{T}$, le
l'état après 0.5 s correspond à la première colonne, $[0.600,\; -0.930]^{T}$. Dans le
plan de phase, chaque trajectoire s'aligne sur le vecteur propre lent $[1, -2]^{T}$, ce qui explique que la pôle $\lambda = -2$ domine la queue de la
réponse.
Exemple corrigé 2 : placement de pôles par algèbre linéaire. Avec retour d'état complet
rétroaction $u = -K_{fb}\,x$ (ici $K_{fb}$ est un vecteur ligne de gains, pas le
polynôme caractéristique. Imposez les deux pôles à $A - BK_{fb}$, c'est-à-dire
polynôme caractéristique directement. Exigez les deux pôles à $-10$, c'est-à-dire
$s^{2} + 20s + 100$. Avec $B = [0,\;1]^{T}$ et $K_{fb} = [k_1,\; k_2]$,
dont le polynôme caractéristique est $s^{2} + (6+k_2)s + (8+k_1)$. Faites coïncider
coefficients : $k_1 = 92$ et $k_2 = 14$. La vérification tient en une ligne : le
propres de $A - BK_{fb}$ valent exactement $-10$ et $-10$. Ce que
n'atteint, pourvu que l'entrée puisse effectivement piloter toutes les directions d'état. Cette
propriété est la contrôlabilité, vérifiée par le rang de la matrice
atteint, à condition que l'entrée puisse effectivement piloter chaque direction d'état. Cela
Lorsque les états ne sont pas mesurés, un observateur les estime ; c'est la
$[\,B\;\;AB\;\;\cdots\,]$, qui est ici 2, donc les deux pôles sont placables.
Lorsque les états ne sont pas mesurés, un observateur les estime ; c'est la
porte vers le cours suivant.
Erreurs fréquentes.
Oublier $C$. Les états ne sont pas la sortie ; la fonction de transfert est
$C(sI-A)^{-1}B + D$, et négliger $C$ modifie silencieusement le gain continu.
Taking $e^{At}$ element by element. The matrix exponential is defined by
la série, et ses entrées hors diagonale ne sont pas des exponentielles des
entrées.
En supposant que le placement de pôles fonctionne toujours. Si $[\,B\;\;AB\;\;\cdots\,]$ perd
rang, certaines directions sont inaccessibles et aucune $K_{fb}$ n'existe ; vérifiez
d'abord la commandabilité.
Le mélange des conventions. Ce cours utilise des états colonnes et une ligne $K_{fb}$ ; un
manuel avec des états lignes inverse tous les produits.
Résumé.$A$ contient la dynamique, ses valeurs propres sont les pôles, $e^{At}$
est la réponse libre, et $u = -K_{fb}x$ transforme la conception en algèbre linéaire,
garantie par la commandabilité.
Leçons interactives sur ce sujet
Traversez-le étape par étape, avec des exercices à vérification instantanée.


 Les pôles partent, se rencontrent à −0.845, s'incurvent vers les asymptotes et franchissent la limite de stabilité à K = 48.