
Mécanique 3 : cordes élastiques, MHS, cercles et centres de masse
Mécanique 3 (M3, papier WME03/01, 1 heure 30 minutes, 75 points, première évaluation juin 2020) est l'unité finale de mécanique : P1–P4, M1 et M2 sont supposés acquis. L'ensemble du papier fonctionne symboliquement — les réponses restent en $m$, $g$, $a$, $L$, $r$, et l'algèbre exacte est requise pour obtenir les points. Cette référence couvre l'accélération en fonction de $x$, les cordes et ressorts élastiques, les forces variables et le mouvement harmonique simple, le mouvement circulaire horizontal et vertical, et les centres de masse par intégration.
Connaissances indispensables pour M3 (non inclus dans le manuel) :
| Famille | Formules |
|---|---|
| Loi de Hooke | tension $T = \dfrac{\lambda e}{L}$ ($\lambda$ module, $e$ allongement, $L$ longueur naturelle) |
| Énergie élastique | $E = \dfrac{\lambda e^2}{2L}$ |
| MHS | $\ddot x = -\omega^2 x$, période $\tfrac{2\pi}\omega$, $v^2 = \omega^2(a^2 - x^2)$ |
| Cercles | $a = r\omega^2 = \tfrac{v^2}r$ vers le centre ; $v = r\omega$ |
| COM | $\bar x = \dfrac{\int x\,y^2\,dx}{\int y^2\,dx}$ pour un solide de révolution autour de $x$ |
| Cinématique | $a = v\dfrac{dv}{dx}$ lorsque $a = f(x)$ |
Cinématique avec accélération en fonction de x
Lorsque l'accélération dépend du déplacement, remplacer $\tfrac{dv}{dt}$ par $v\dfrac{dv}{dx}$ et intégrer par rapport à $x$ ; lorsqu'elle dépend du temps, séparer les variables. $\tfrac{dx}{dt}$. La condition initiale ferme chaque constante — énoncez-la avant substituer.
Exemple résolu (WME03 juin 2025 Q3). Avec $a = 4x - 2$ et à $t = 1$, $x = 0$, $v = 1$ : (a) $v\tfrac{dv}{dx} = 4x - 2$ donne $\tfrac12v^2 = 2x^2 - 2x + \tfrac12$, donc $v^2 = (2x-1)^2$ et (direction positive) $v = 1 - 2x$. (b) En substituant $v = 1 - 2x$ dans $a = \tfrac{dv}{dt}$, on obtient $\tfrac{dv}{dt} = -2v$ (ou séparer $\tfrac{dx}{dt} = 1 - 2x$) : $\ln v = -2t + C$ avec $v(1) = 1$ donne $v = e^{2-2t}$.
Cordes élastiques et ressorts
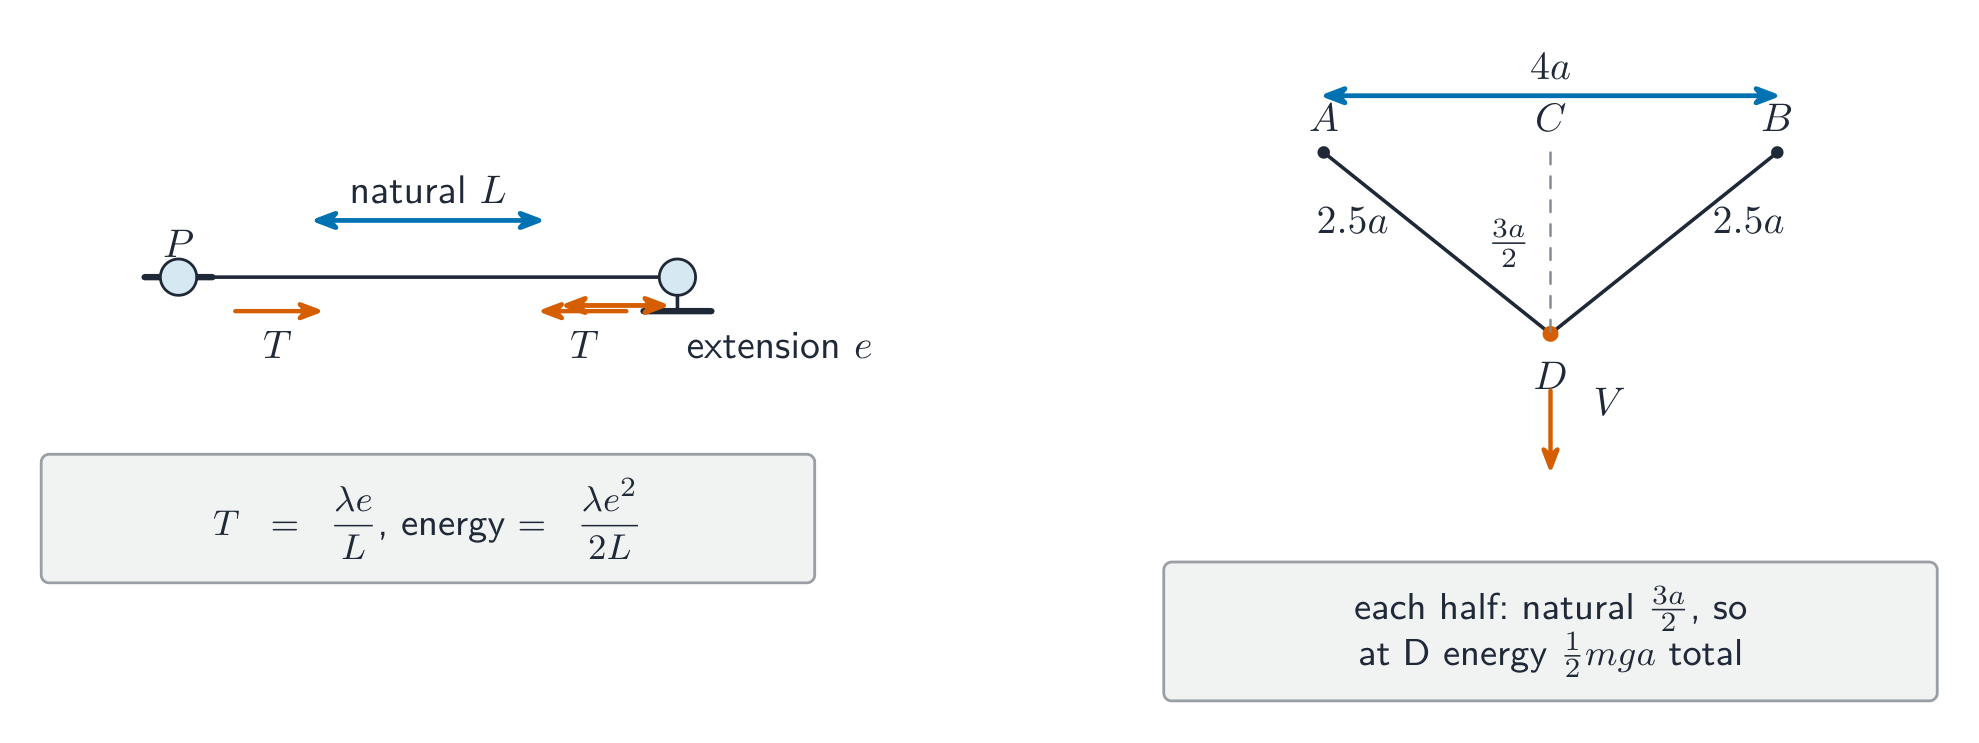
Loi de Hooke : une corde élastique légère (ou un ressort) de longueur naturelle $L$ et module d'élasticité $\lambda$ étirée par $e$ exerce la tension $T = \tfrac{\lambda e}{L}$ — tension tirant vers l'intérieur aux deux extrémités. L'énergie élastique stockée est $\tfrac{\lambda e^2}{2L}$. Les problèmes du principe travail-énergie comportent désormais trois stocks d'énergie : cinétique, gravitationnelle et élastique, plus tout travail fourni contre les résistances.
Exemple résolu — point milieu sur une corde à deux parties (WME03 juin 2025 Q4). Une corde de $\lambda = mg$, longueur naturelle $3a$, fixée entre A et B ($AB = 4a$ horizontal) ; P pend du point milieu, projeté vers le bas depuis C (le milieu de AB) à $\sqrt{3ag/2}$, et atteint D où $CD = \tfrac32a$. Chaque moitié de la corde a une longueur naturelle $\tfrac{3a}2$ : en C, la demi-longueur est $2a$ (extension $\tfrac a2$) ; en D, elle est $\sqrt{(2a)^2 + (\tfrac32a)^2} = \tfrac{5a}2$ (extension $a$). Gain d'énergie élastique par moitié : $\dfrac{mg}{2\cdot\frac{3a}2}\big(a^2 - \tfrac{a^2}4\big) = \dfrac{mg}{3a}\cdot\tfrac{3a^2}4 = \tfrac{mga}4$ ; les deux moitiés : $\tfrac12mga$ ✓. Ensuite, avec la résistance $\tfrac15mg$ sur $\tfrac{3a}2$ et la perte d'énergie gravitationnelle $mg\cdot\tfrac{3a}2$ :
donc $V = \sqrt{29ag/10}$.
Exemple résolu — tige articulée (WME03 juin 2025 Q1). Une tige uniforme AB (masse $m$, longueur $2a$) articulée en A ; un fil élastique ($\lambda = 2mg$, longueur naturelle $L$) descend verticalement de B vers C, où AC est horizontal et BC $= 1.2a$ — la géométrie place B à $1.6a$ horizontalement de A et $1.2a$ en dessous (un triangle 3–4–5), donc le milieu de la tige est à $0.8a$ de la verticale passant par A. Moments par rapport à A : $T\cdot 1.6a = mg\cdot 0.8a$, donc $T = \tfrac12mg$ ; ensuite, la loi de Hooke donne $\tfrac12mg = \tfrac{2mg}{L}(1.2a - L)$, c'est-à-dire $L = 0.96a = \tfrac{24}{25}a$.
Forces variables et mouvement harmonique simple
Avec une force variable $F(x)$ en une dimension : $m\dfrac{dv}{dt} = F$ devient $mv\dfrac{dv}{dx} = F(x)$ ; la gravitation inverse carré apparaît comme $F = \dfrac{k}{x^2}$. Mouvement harmonique simple (MHS) signifie $\ddot x = -\omega^2x$ — le signe constitue la preuve. Résultats standards (citatifs) : période $\tfrac{2\pi}{\omega}$, $v^2 = \omega^2(a^2 - x^2)$, $x = a\cos\omega t$ depuis une extrémité, $a\sin\omega t$ depuis le centre. Une particule entre deux fils élastiques oscille selon un MHS dès que la force nette est proportionnelle au déplacement par rapport au point d'équilibre.
Exemple résolu — MHS entre deux fils (WME03 juin 2025 Q7). Fils de P vers A ($\lambda = mg$, longueur naturelle $3L$) et vers B ($\lambda = 2mg$, longueur naturelle $2L$), $AB = 7L$ ; équilibre en E avec $AE = 4.5L$ (chaque tension $= \tfrac{mg}2$ — la vérification que E est vrai). À un déplacement $x$ de E vers B, la corde B se raccourcit et la corde A s'allonge :
ainsi P effectue un MHS, $\omega^2 = \tfrac{4g}{3L}$ et la période est $\tfrac{2\pi}{\omega} = \pi\sqrt{\tfrac{3L}g}$. Libérée depuis C avec $AC = 5L$ d'amplitude $\tfrac L2$ : $v_{max} = \tfrac L2\omega = \sqrt{\tfrac{gL}3}$. Le temps avec $|v| \le \sqrt{\tfrac{gL}{12}} = \tfrac{v_{max}}2$ : avec $x = \tfrac L2\cos\omega t$ à l'extrémité, $v \propto \sin\omega t$ et $|\sin\omega t| \le \tfrac12$ sont vérifiés for a third of every oscillation, so the slow time is $\tfrac13 \times \pi\sqrt{\tfrac{3L}g} = \pi\sqrt{\tfrac{L}{3g}}$.
Mouvement circulaire horizontal
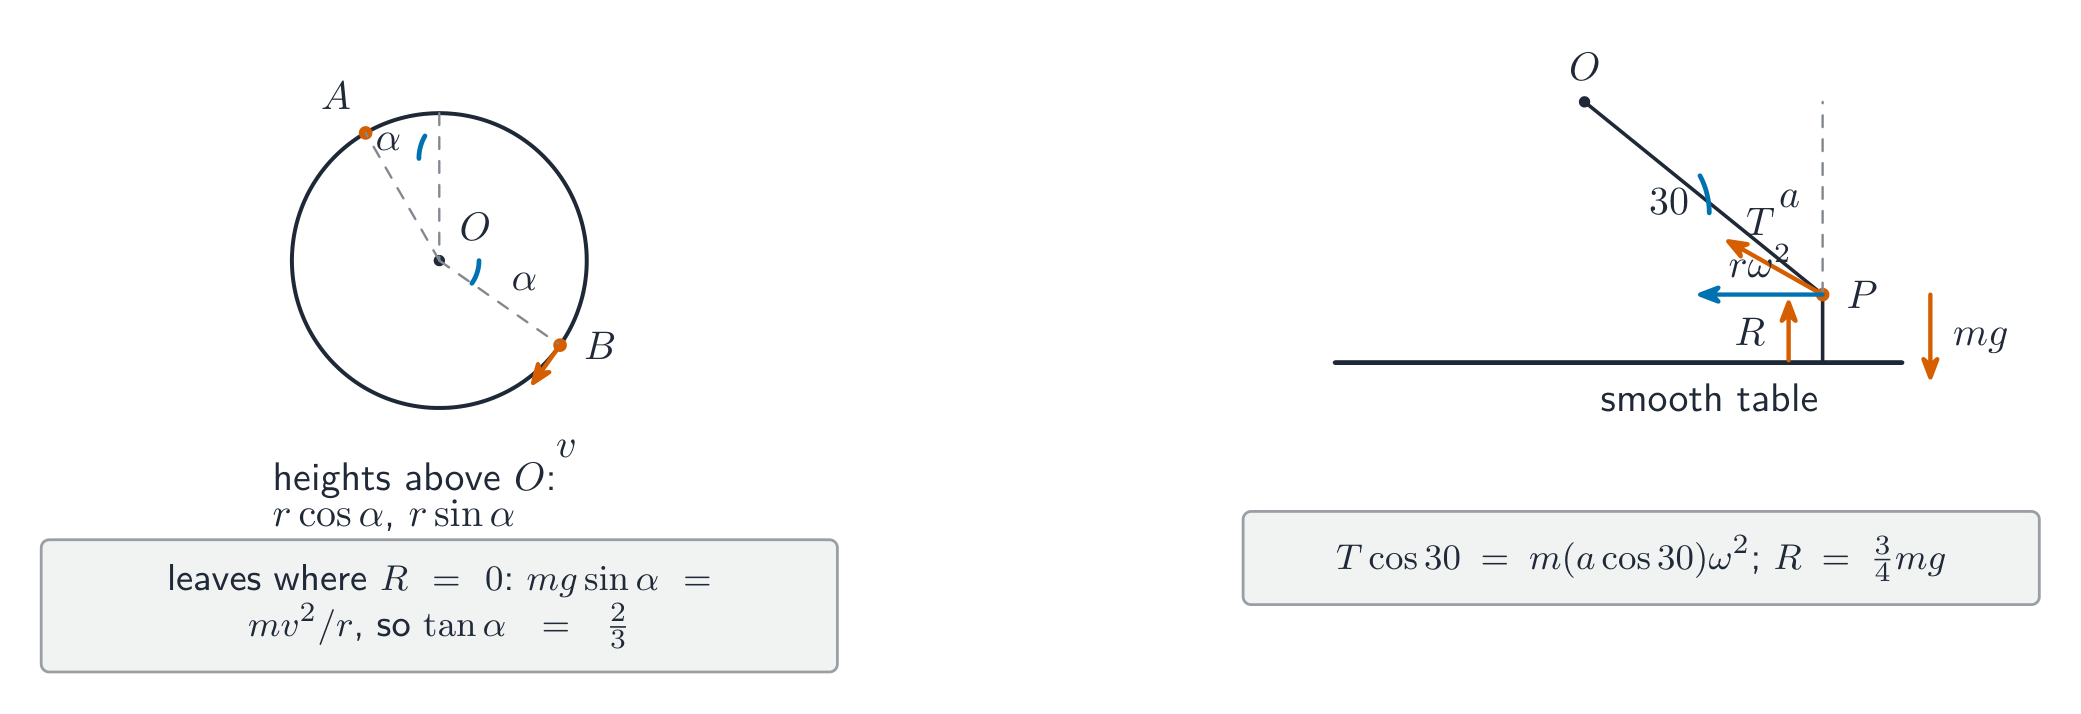
Vitesse angulaire $\omega$ (rad s⁻¹) avec $v = r\omega$ ; l'accélération centripète est $r\omega^2 = \tfrac{v^2}r$, dirigée vers le centre. Résoudre vers le centre pour l'équation des forces et verticalement pour l'équilibre — le pendule conique, une particule sur une table attachée par une ficelle, et les surfaces inclinées sont les trois contextes standards.
Exemple résolu — un cercle sur une table (WME03 juin 2025 Q2). P (masse $m$) sur une table lisse, attachée à O au-dessus par une ficelle de longueur $a$ formant un angle de 30° avec la table, se déplaçant dans un cercle avec $\omega = \sqrt{\tfrac{g}{2a}}$. Le rayon du cercle est $a\cos30°$. Vers le centre : $T\cos30° = m(a\cos30°)\omega^2 = ma\cos30°\cdot\tfrac{g}{2a}$, donc $T = \tfrac{mg}2$. Verticalement : $R = mg - T\sin30° = mg - \tfrac{mg}4 = \tfrac{3mg}4$.
Mouvement circulaire vertical
Un cercle vertical combine l'énergie et la loi de Newton dirigée vers le centre. La variation d'énergie cinétique égale la perte d'énergie potentielle gravitationnelle et élastique en l'absence d'autres transferts d'énergie. Cette équation énergétique se combine avec la loi de Newton vers le centre ; la condition de départ sur une surface est $R = 0$, sur un fil $T = 0$. Après le départ, la particule est un projectile : la composante horizontale de la vitesse est conservée.
Exemple résolu — départ d'une sphère (WME03 juin 2025 Q5). P est relâché en A sur une sphère lisse (rayon $r$), OA faisant $\alpha$ avec la verticale ; il quitte la sphère en B, OB faisant $\alpha$ avec l'horizontale. (a) Énergie de A vers B : la hauteur de A au-dessus de O est $r\cos\alpha$ et la hauteur de B au-dessus de O est $r\sin\alpha$, donc P descend de $r(\cos\alpha - \sin\alpha)$ : $\tfrac12mv^2 = mgr(\cos\alpha - \sin\alpha)$, ce qui donne $v^2 = 2gr(\cos\alpha - \sin\alpha)$. (b) En B avec $R = 0$ : $mg\sin\alpha = \tfrac{mv^2}r$ (composante du poids vers O) ; en éliminant $v^2$ : $\sin\alpha = 2(\cos\alpha - \sin\alpha)$, so $\tan\alpha = \tfrac23$. (c) Par la suite, la composante horizontale $v\sin\alpha$ est conservée ; à l'horizontale passant par O, la vitesse satisfait $\tfrac12mW^2 = mgr\cos\alpha$, et $\cos^2\theta = \dfrac{v^2\sin^2\alpha}{W^2} = \dfrac{8}{78} = \dfrac4{39}$ — donc $\cos\theta = \tfrac2{\sqrt{39}}$.
Centres de masse par intégration

Pour un solide de révolution uniforme, $\bar x = \dfrac{\int_0^a xy^2\,dx}{\int_0^a y^2\,dx}$ (poids des disques minces par $\pi y^2\,dx$). Le résultat de l'hémisphère doit être dérivé, pas simplement cité : avec $y^2 = a^2 - x^2$, $\int_0^a x(a^2 - x^2)dx = \tfrac{a^4}4$ et $\int_0^a (a^2 - x^2)dx = \tfrac{2a^3}3$, donnant $\bar x = \tfrac{3a}8$ à partir du plan face. Corps composites : pondérer les pièces par leur masse (rayon au cube pour des solides similaires) et calculer les moments ; les parties retirées ont une masse négative. Équilibre du corps incliné : le centre de masse se situe verticalement au-dessus du point de contact — équilibre du corps incliné. moments ; les parties retirées ont une masse négative. Équilibre du corps incliné : le CGR se trouve verticalement au-dessus du point de contact.
Exemple résolu — hémisphère creusé (WME03 juin 2025 Q6). S est un hémisphère plein (rayon $a$) auquel on a retiré un hémisphère de rayon-$\tfrac a2$, les faces planes étant coplanaires, centres $O$ (grand) et $C$ avec $OC = \tfrac a2$. Les masses sont $8 : 1 : 7$ (proportionnelles au cube des rayons) ; le long de l'axe $8\cdot\tfrac{3a}8 - 1\cdot\tfrac{3a}{16} = 7\bar y$ de la ligne OC passant par O. Perpendiculaire à OC (moments par rapport à l' $\tfrac{45a}{112}$ depuis la ligne OC passant par O. Perpendiculaire à OC (moments par rapport à l' axe dans le plan passant par O) : $8\cdot 0 - 1\cdot\tfrac a2 = 7\bar x$, donc $\bar x = \tfrac{a}{14}$. Reposant incliné sur sa surface courbe, $\tan\theta = \dfrac{a/14}{45a/112} = \tfrac8{45}$.
Liste de contrôle avant de considérer cette unité comme acquise
- Convertir $a = f(x)$ via $v\,dv/dx$ et déterminer les constantes à partir d'un instant donné ; terminer la seconde intégration par séparation des variables ou en éliminant $x$.
- Utiliser $T = \lambda e/L$ et l'énergie élastique $\lambda e^2/2L$ ; pour les cordes attachées au milieu, traiter chaque moitié séparément ; effectuer trois étapes du bilan énergie-travail avec résistance sur distance.
- Combiner les moments avec la loi de Hooke pour les tiges articulées à l'équilibre (géométrie d'abord : décalages horizontal/vertical des points d'attache).
- Démontrer le MHS en dérivant $\ddot x = -\omega^2 x$ (tensions d'équilibre d'abord), puis citer la période, $v_{max} = a\omega$ et les fractions temporelles sinusoïdales.
- Décomposer vers le centre ($r\omega^2$) et verticalement pour les cercles horizontaux — réactions de table, pendule conique, surfaces inclinées.
- Pour les cercles verticaux : bilan énergie entre niveaux, $R = 0$ (ou $T = 0$) au point de départ, poursuite projectile conservant la composante horizontale.
- Dériver le CDM de l'hémisphère par intégrale de disques ; construire des assemblages avec des masses signées ; déterminer l'équilibre incliné grâce à la condition du CDM situé au-dessus du point de contact.