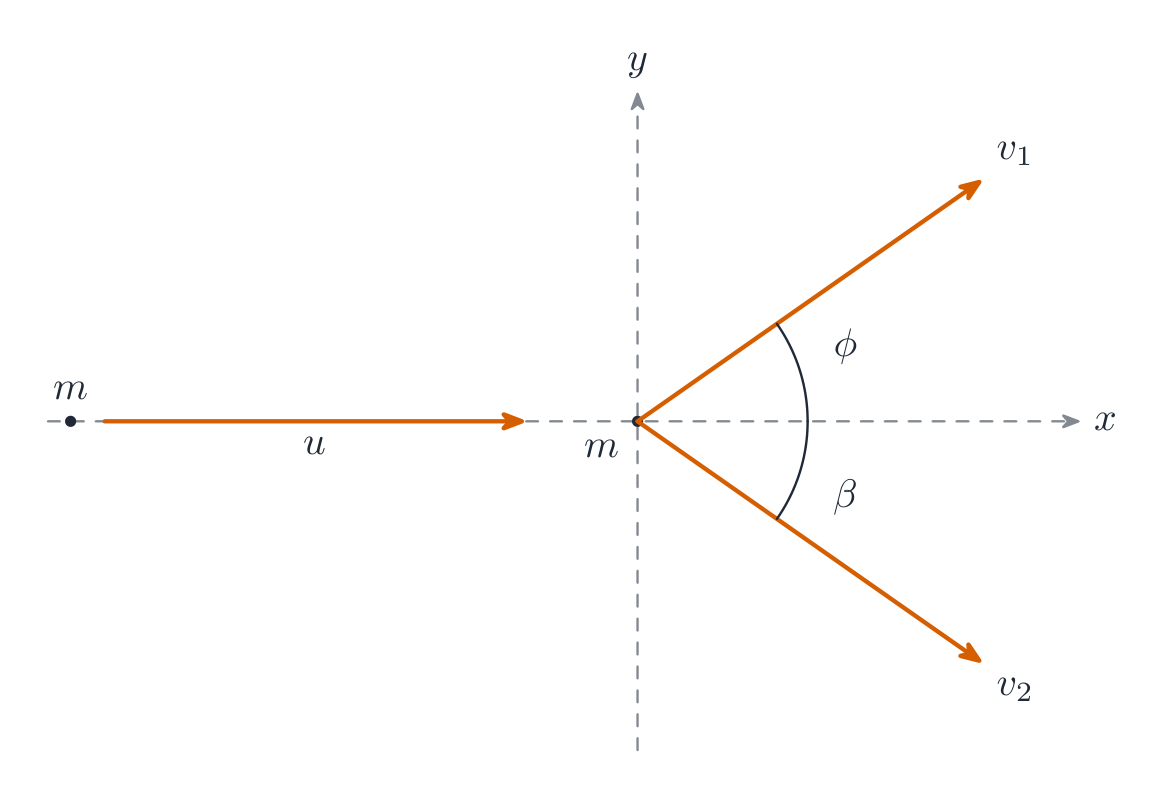
Passer au contenu
Sujets

AP Physique 1

Conseils

AP Physics 1 est la mécanique basée sur l'algèbre : cinématique, forces, travail, énergie et puissance, quantité de mouvement, couple et rotation, oscillations et fluides. Aucun calcul n'est nécessaire — ce qui le rend conceptuellement plus dur, pas plus facile. Vous raisonnez sur des situations au lieu de tourner une manivelle.

La section à réponse ouverte sépare les scores. Elle vous demande de justifier, de comparer deux situations, et d'expliquer un résultat en mots. Un nombre correct sans raisonnement rapporte très peu.

Nommez le principe d'abord. « Parce que la quantité de mouvement est conservée et qu'aucune force horizontale externe n'agit… » est la phrase que la grille veut. Dessinez un diagramme de corps libre pour chaque problème, même quand cela semble inutile — c'est l'habitat à plus haute valeur dans le cours.

Les notes ci-dessous déroulent unité par unité à travers le CED, de la cinématique à l'oscillation harmonique simple, chacune avec des exemples travaillés. Des questions à réponse ouverte publiées et leurs grilles de correction sont dans la bibliothèque, et la question de conception expérimentale vaut la peine d'être pratiquée seule — elle apparaît chaque année et récompense une procédure claire plutôt qu'une formule.

  • 1

    Cinématique

    Regarder la leçon
    1.1

    Scalaires et vecteurs en une dimension

    Programme

    Objectif d'apprentissage 1.1.A: Décrire une grandeur scalaire ou vectorielle en utilisant l'amplitude et la direction, selon le cas.

    • 1.1.A.1 Les scalaires sont des grandeurs décrites uniquement par leur amplitude ; les vecteurs sont des grandeurs décrites par leur amplitude et leur direction.
    • 1.1.A.2 Les vecteurs peuvent être modélisés visuellement comme des flèches avec une direction appropriée et des longueurs proportionnelles à leur amplitude.
    • 1.1.A.3 La distance et la vitesse sont des exemples de grandeurs scalaires, tandis que la position, le déplacement, la vitesse et l'accélération sont des exemples de grandeurs vectorielles.
      • 1.1.A.3.i Les vecteurs sont notés avec une flèche au-dessus du symbole de la grandeur.
        • Équation: $\vec{v} = \vec{v}_0 + \vec{a}t$
      • 1.1.A.3.ii La notation vectorielle n'est pas requise pour les composantes vectorielles le long d'un axe. En une dimension, le signe de la composante décrit entièrement la direction de cette composante.
        • Équation dérivée: $v_x = v_{x0} + a_x t$

    Objectif d'apprentissage 1.1.B: Décrire une somme de vecteurs en une dimension.

    • 1.1.B.1 Lors de la détermination d'une somme de vecteurs dans un système de coordonnées unidimensionnel donné, les directions opposées sont désignées par des signes opposés.
    Source : Description du cours et de l'examen AP College Board

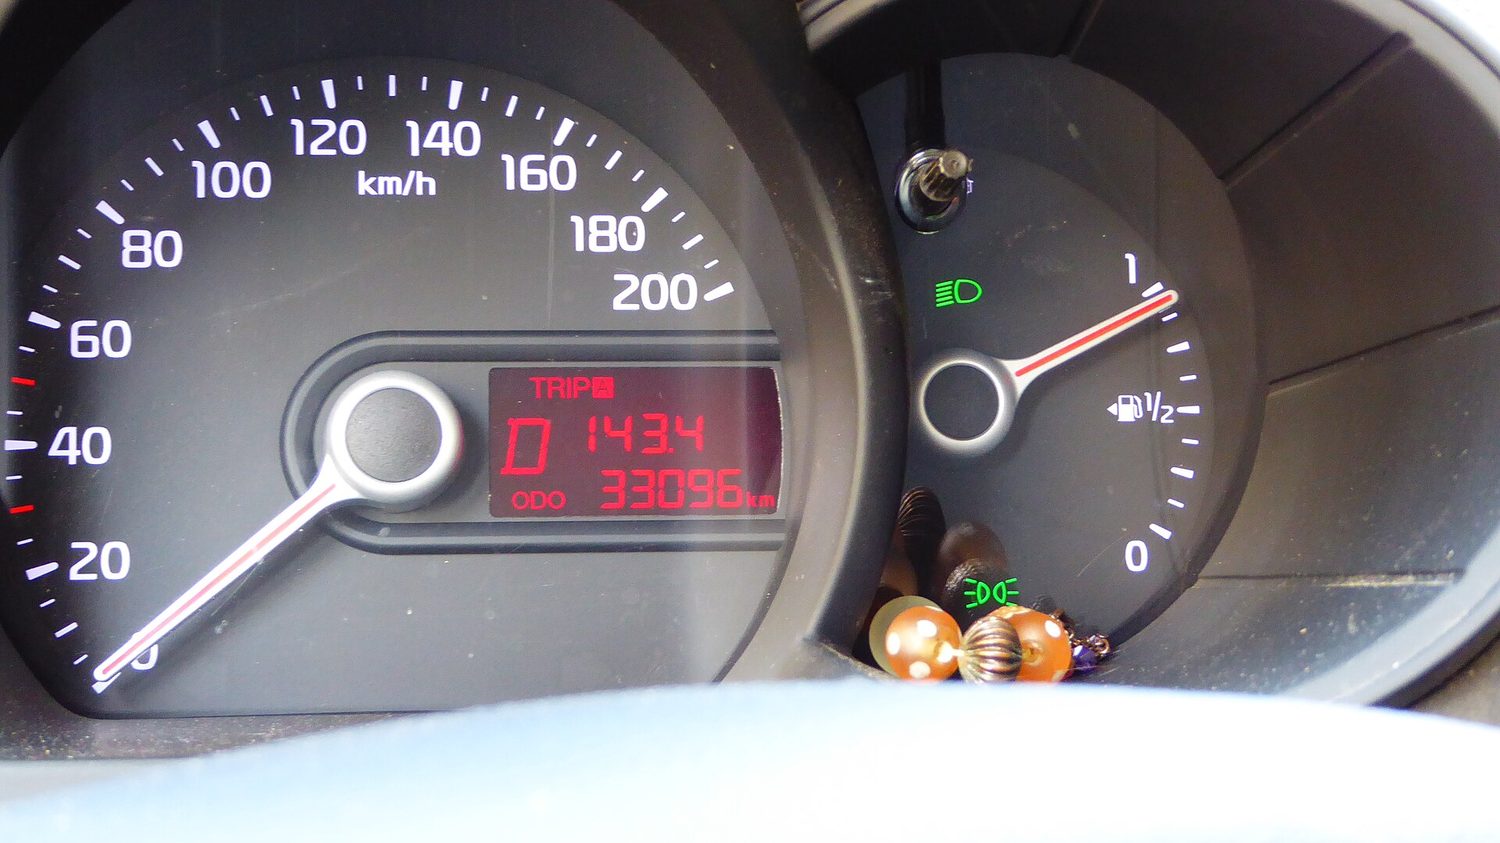
    Un compteur de vitesse de voiture : la vitesse est la grandeur de la vitesse vectorielle — un taux scalaire de mouvement
    Un compteur de vitesse de voiture : la vitesse est la grandeur de la vitesse vectorielle — un taux scalaire de mouvement

    Cinématique 运动学 décrit comment les objets bougent, sans demander pourquoi. D'abord, deux sortes de quantités :

    • Un scalaire 标量 a uniquement une grandeur (magnitude 大小) : distance 距离, vitesse, temps, masse.
    • Un vecteur 矢量 a une grandeur et une direction : déplacement, vitesse, accélération, force.

    La différence est importante. La distance est la longueur totale du parcours parcouru – un scalaire qui ne fait qu'augmenter. Le déplacement est le changement de position en ligne droite, avec une direction. Marchez $3\ \text{m}$ vers l'est puis $1\ \text{m}$ vers l'ouest : la distance est $4\ \text{m}$, mais le déplacement n'est que $2\ \text{m}$ vers l'est.

    En une dimension, la direction est simplement un signe (+ ou −) le long d'un axe choisi. Choisir la direction positive en premier est essentiel – le signe de chaque vecteur en dépend. Une vitesse de $-5\ \text{m/s}$ ne signifie pas "lent" ; cela signifie $5\ \text{m/s}$ dans la direction négative.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    magnitude/ˈmæɡnɪtjuːd/ 大小 dà xiǎo
    vector/ˈvektə/ 矢量 shǐ liàng
    Displacement/dɪˈspleɪsmənt/ 位移 wèi yí
    speed/spiːd/ 速率 sù lǜ
    Acceleration/əkˌseləˈreɪʃn/ 加速度 jiā sù dù
    average velocity/ˈævrɪdʒ vəˈlɒsɪti/ 平均速度 píng jūn sù dù
    instantaneous velocity/ˌɪnstənˈteɪnɪəs vəˈlɒsɪti/ 瞬时速度 shùn shí sù dù
    deceleration/dɪˌseləˈreɪʃn/ 减速 jiǎn sù
    free fall/friː fɔːl/ 自由落体 zì yóu luò tǐ
    reference frame/ˈrefrəns freɪm/ 参考系 cān kǎo xì
    relative motion/ˈrelətɪv ˈməʊʃn/ 相对运动 xiāng duì yùn dòng
    inertial reference frame/ɪˈnɜːʃl ˈrefrəns freɪm/ 惯性参考系 guàn xìng cān kǎo xì
    components/kəmˈpəʊnənts/ 分量 fèn liàng
    projectile motion/prəˈdʒektaɪl ˈməʊʃn/ 抛体运动 pāo tǐ yùn dòng
    trajectory/trəˈdʒektəri/ 轨迹 guǐ jì
    range/reɪndʒ/ 射程 shè chéng
    distance/ˈdɪstəns/ 距离 jù lí
    air resistance/eə rɪˈzɪstəns/ 空气阻力 kōng qì zǔ lì
    1.2

    Déplacement, Vitesse et Accélération

    Programme

    Objectif d'apprentissage 1.2.A: Décrire un changement de position d'un objet.

    • 1.2.A.1 Lors de l'utilisation du modèle de l'objet, la taille, la forme et la configuration interne sont ignorées. L'objet peut être traité comme un point unique possédant des propriétés étendues telles que la masse et la charge.
    • 1.2.A.2 Le déplacement est le changement de position d'un objet.
      • Équation : $\Delta x = x - x_0$

    Objectif d'apprentissage 1.2.B: Décrire la vitesse moyenne et l'accélération d'un objet.

    • 1.2.B.1 Les moyennes de la vitesse et de l'accélération sont calculées en tenant compte des états initial et final d'un objet sur un intervalle de temps.
    • 1.2.B.2 La vitesse moyenne est le déplacement d'un objet divisé par l'intervalle de temps au cours duquel ce déplacement se produit.
      • Équation : $\vec{v}_{avg} = \dfrac{\Delta \vec{x}}{\Delta t}$
    • 1.2.B.3 L'accélération moyenne est le changement de vitesse divisé par l'intervalle de temps au cours duquel ce changement de vitesse se produit.
      • Équation : $\vec{a}_{avg} = \dfrac{\Delta \vec{v}}{\Delta t}$

    Objectif d'apprentissage 1.2.B : Décrire la vitesse et l'accélération d'un objet.

    • 1.2.B.4 Un objet accélère si la grandeur et/ou la direction de sa vitesse changent.
    • 1.2.B.5 Le calcul de la vitesse ou de l'accélération moyenne sur un intervalle de temps très petit donne une valeur très proche de la vitesse ou de l'accélération instantanée.

    Source : Description du cours et de l'examen AP College Board

    Un train à grande vitesse : la cinématique décrit le déplacement, la vitesse et l'accélération dans le temps
    Un train à grande vitesse : la cinématique décrit le déplacement, la vitesse et l'accélération dans le temps
    Le mouvement de projectile est deux mouvements indépendants

    Trois vecteurs liés décrivent le mouvement le long d'une ligne :

    • Déplacement 位移 $\Delta x$ est le changement de position – un vecteur du départ à l'arrivée (pas la longueur totale du parcours, qui est la distance).
    • Vitesse 速度 est le taux de changement de position, $v=\dfrac{\Delta x}{\Delta t}$. Son signe donne la direction ; sa grandeur est la vitesse 速率.
    • Accélération 加速度 est le taux de changement de vitesse, $a=\dfrac{\Delta v}{\Delta t}$.

    Faites attention à distinguer la vitesse moyenne 平均速度 (déplacement total sur temps total) de la vitesse instantanée 瞬时速度 (la vitesse à un instant donné, la pente du graphique position-temps à ce point). Elles sont égales uniquement lorsque la vitesse est constante.

    Un objet accélère lorsque $v$ et $a$ ont le même signe, et ralentit (décélération 减速) lorsqu'ils ont des signes opposés. Notez qu'une accélération négative ne signifie pas toujours ralentir – une balle tombant de plus en plus vite a une vitesse négative et une accélération négative.
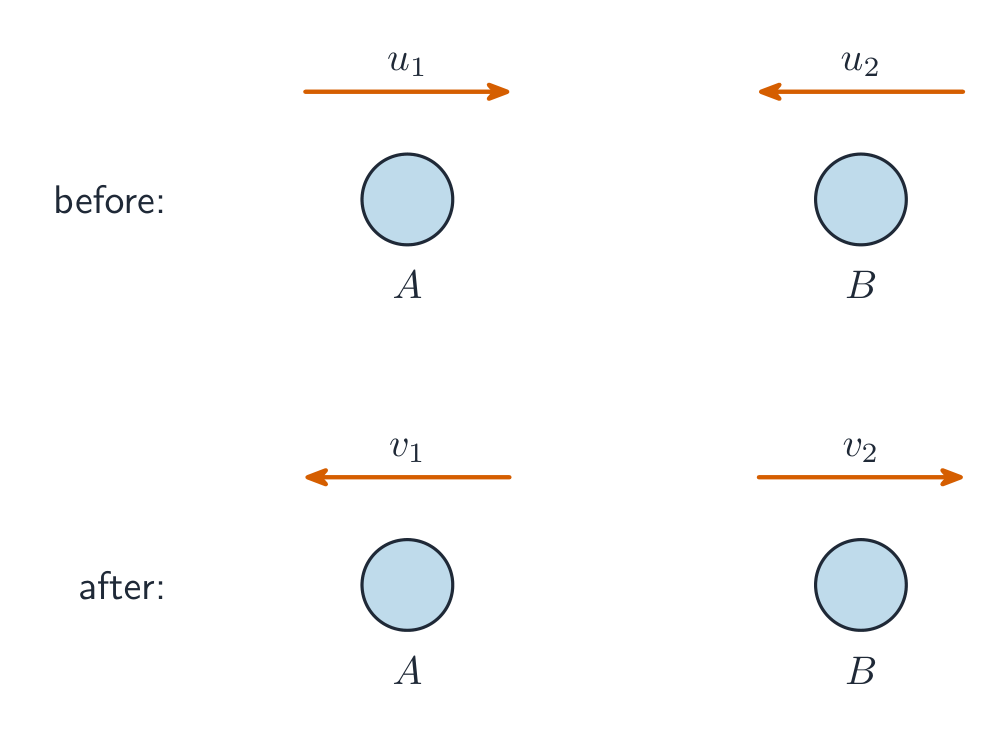
    Pour une accélération constante, les quatre équations cinématiques (souvent appelées SUVAT) s'appliquent :

    $$v=v_0+at,\qquad \Delta x=v_0 t+\tfrac{1}{2}at^2,\qquad v^2=v_0^2+2a\,\Delta x,\qquad \Delta x=\tfrac{1}{2}(v_0+v)\,t.$$
    Choisissez l'équation contenant les trois quantités connues plus celle que vous cherchez, afin qu'il ne reste qu'une seule inconnue. Elles s'appliquent uniquement tant que $a$ est constant.

    Exemple résolu. Une voiture part du repos et accélère uniformément à $2.0\ \text{m/s}^2$ pendant $6.0\ \text{s}$. Trouvez sa vitesse finale et la distance parcourue.

    Listez ce que vous savez : $v_0=0$, $a=2.0\ \text{m/s}^2$, $t=6.0\ \text{s}$.

    $$v=v_0+at=0+2.0\times 6.0=12\ \text{m/s},$$
    $$\Delta x=v_0 t+\tfrac12 at^2=0+\tfrac12\times 2.0\times 6.0^2=36\ \text{m}.$$

    Exemple résolu (chute libre). Une balle est lancée verticalement vers le haut à $15\ \text{m/s}$. En prenant $g=9.8\ \text{m/s}^2$ et le haut comme positif, quelle hauteur atteint-elle et combien de temps reste-t-elle en l'air avant de revenir dans la main du lanceur ?

    Au point le plus haut, la vitesse est momentanément nulle, et $a=-g=-9.8\ \text{m/s}^2$ tout au long (c'est la chute libre 自由落ite, en négligeant la résistance de l'air 空气阻力) :

    $$v^2=v_0^2+2a\,\Delta x \;\Rightarrow\; 0=15^2+2(-9.8)\Delta x \;\Rightarrow\; \Delta x=\frac{225}{19.6}=11.5\ \text{m}.$$
    Temps pour atteindre le sommet : $0=15-9.8\,t \Rightarrow t=1.53\ \text{s}$. Par symétrie, la descente prend le même temps, donc le total est $3.1\ \text{s}$.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    Kinematics/ˌkɪnɪˈmætɪks/ 运动学 yùn dòng xué
    scalar/ˈskeɪlə/ 标量 biāo liàng
    1.3

    Représenter le mouvement

    Programme

    Objectif d'apprentissage 1.3.A : Décrire la position, la vitesse et l'accélération d'un objet à l'aide de représentations du mouvement de cet objet.

    • 1.3.A.1 Le mouvement peut être représenté par des diagrammes de mouvement, des figures, des graphiques, des équations et des descriptions narratives.
    • 1.3.A.2 Pour une accélération constante, trois équations cinématiques peuvent être utilisées pour décrire le mouvement linéaire instantané en une dimension :
      • Équation : $v_x = v_{x0} + a_x t$
      • Équation : $x = x_0 + v_{x0}t + \dfrac{1}{2}a_x t^2$
      • Équation : $v_x^2 = v_{x0}^2 + 2a_x(x - x_0)$
      • Remarque : Les équations ci-dessus sont écrites pour indiquer un mouvement dans la direction x, mais ces équations peuvent être utilisées dans n'importe quelle dimension unique selon le cas.
    • 1.3.A.3 Près de la surface de la Terre, l'accélération verticale causée par la force de gravité est dirigée vers le bas, constante et a une valeur mesurée approximativement égale à $a_g = g \approx 10 \ m/s^2$.
    • 1.3.A.4 Les graphiques de la position, de la vitesse et de l'accélération en fonction du temps peuvent être utilisés pour trouver les relations entre ces grandeurs.
      • 1.3.A.4.i La vitesse instantanée d'un objet est le taux de changement de sa position, ce qui est égal à la pente d'une tangente à un point sur un graphique de la position de l'objet en fonction du temps.
      • 1.3.A.4.ii L'accélération instantanée d'un objet est le taux de changement de sa vitesse, ce qui est égal à la pente d'une tangente à un point sur un graphique de la vitesse de l'objet en fonction du temps.
      • 1.3.A.4.iii Le déplacement d'un objet pendant un intervalle de temps est égal à l'aire sous la courbe d'un graphique de la vitesse de l'objet en fonction du temps (c'est-à-dire l'aire bornée par la fonction et l'axe horizontal pour l'intervalle approprié).
      • 1.3.A.4.iv Le changement de vitesse d'un objet pendant un intervalle de temps est égal à l'aire sous la courbe d'un graphique de l'accélération de l'objet en fonction du temps.

    Énoncé de limite : AP Physics 1 ne s'attend pas à ce que les étudiants analysent quantitativement une accélération non uniforme. Cependant, ils seront attendus à être capables d'analyser qualitativement, de dessiner des graphiques appropriés et de discuter de situations où l'accélération est non uniforme.

    Énoncé de limite : Pour toutes les situations où une quantité numérique est requise pour $g$, la valeur $g \approx 10 \ m/s^2$ sera utilisée. Cependant, les étudiants ne seront pas pénalisés pour avoir correctement utilisé les valeurs plus précises communément acceptées de $g = 9.81 \ \text{m/s}^2$ ou $g = 9.8 \ \text{m/s}^2$.

    Source : Description du cours et de l'examen AP College Board

    Le même mouvement apparaît comme une description, un graphique, un tableau ou une équation, et vous devez pouvoir passer de l'un à l'autre :

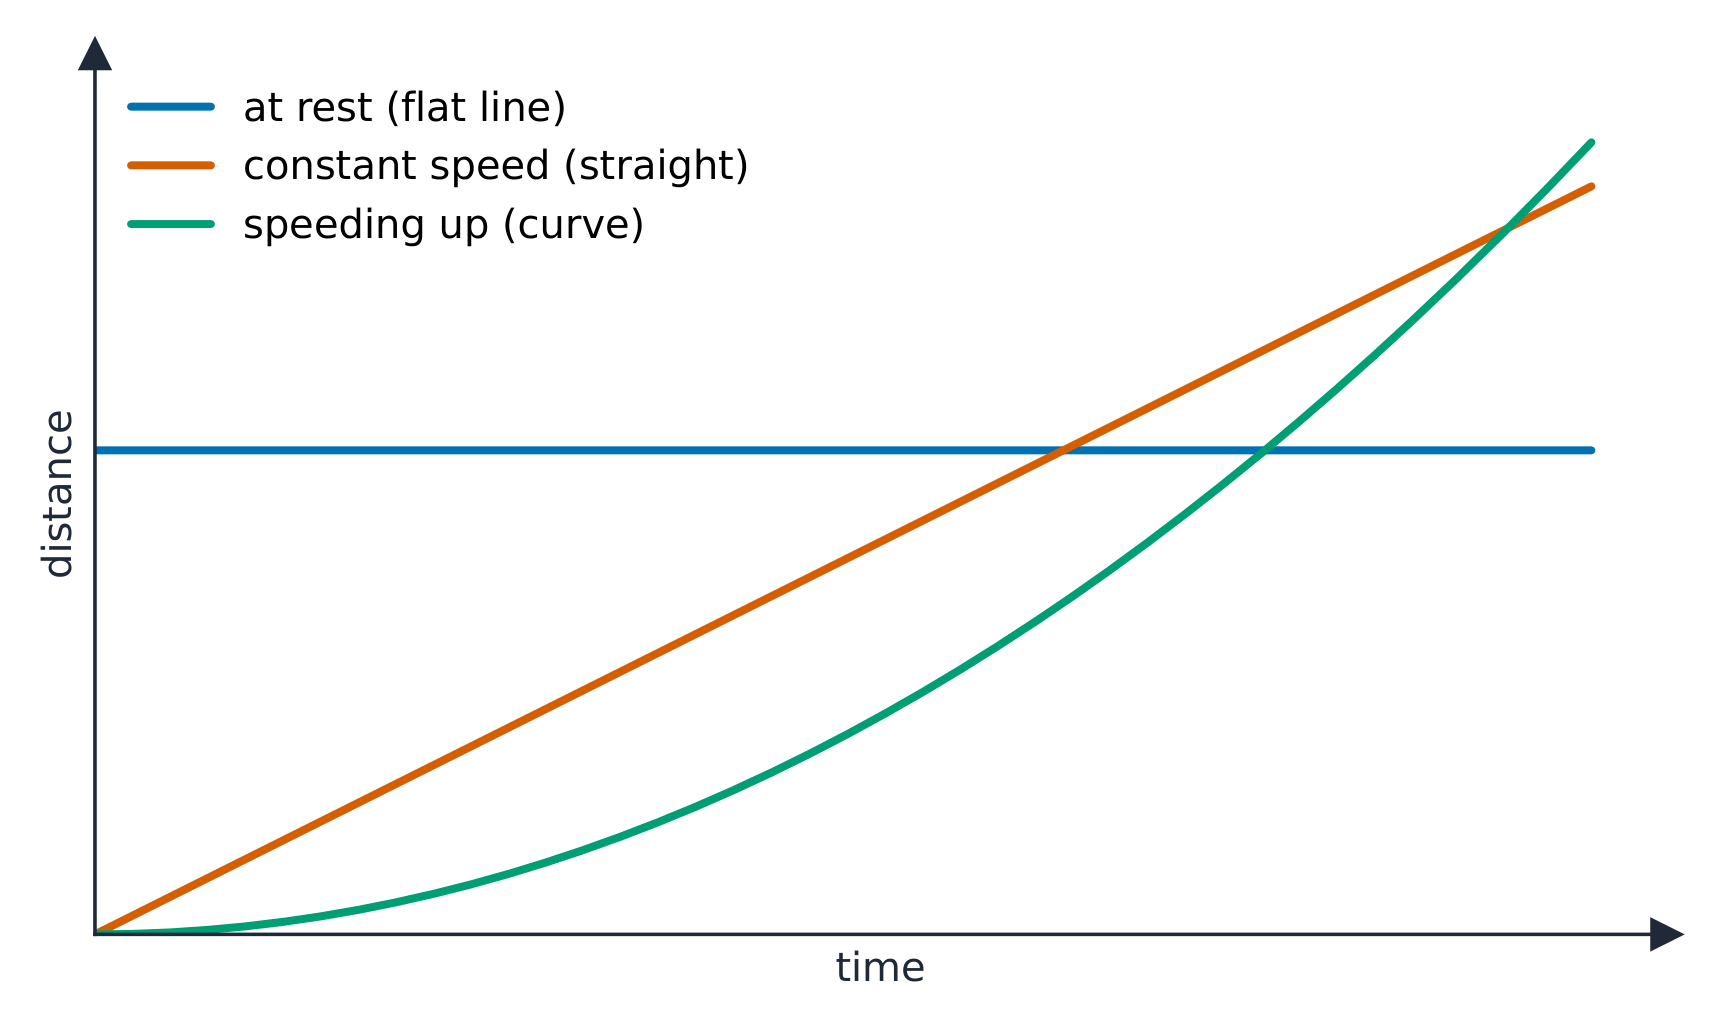
    Lire un graphique distance-temps : plat signifie immobile, une pente droite signifie vitesse constante
    Lire un graphique distance-temps : plat signifie immobile, une pente droite signifie vitesse constante
    • Sur un graphique position-temps, la pente est la vitesse (plus raide = plus rapide ; une courbe = vitesse changeante).
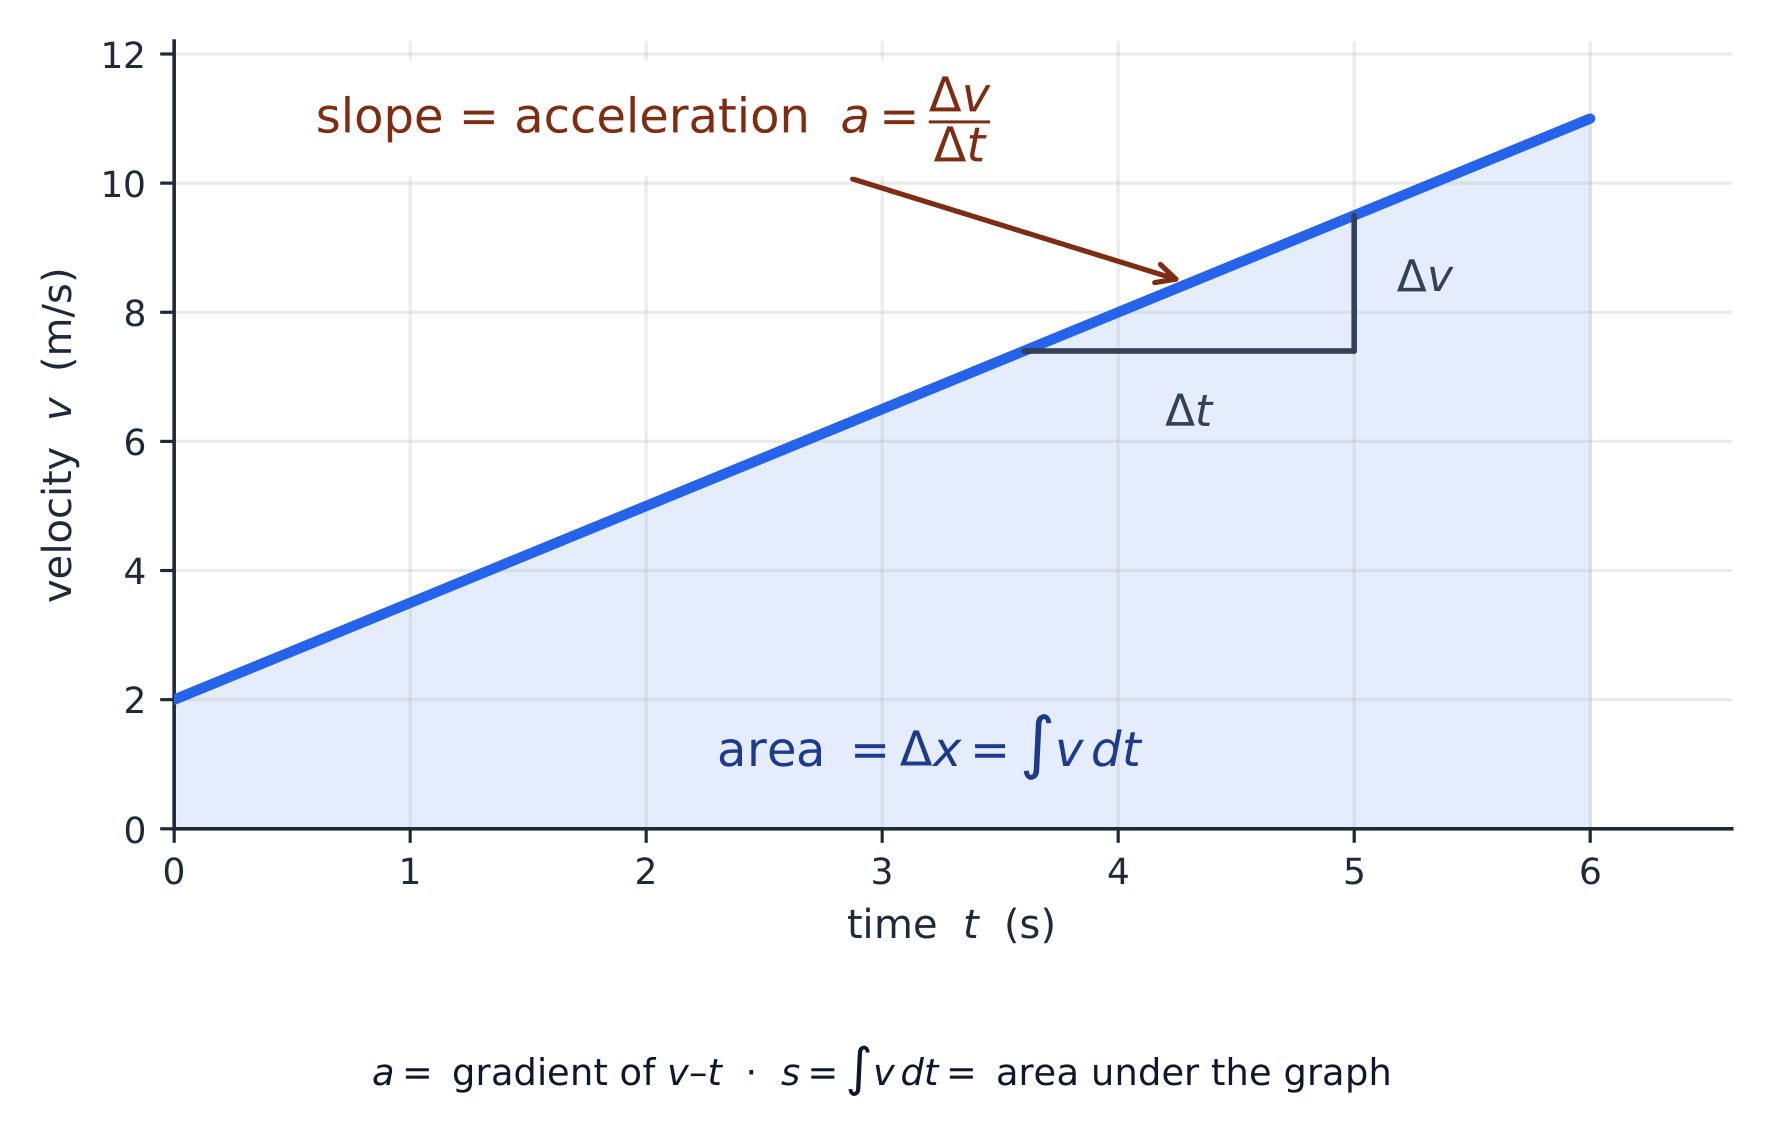
    • Sur un graphique vitesse-temps, la pente est l'accélération, et l'aire sous la courbe est le déplacement.

    Lire les pentes et les aires sur les graphiques est une compétence d'examen essentielle. Pour obtenir le déplacement à partir d'un graphique vitesse-temps, divisez l'aire en triangles et rectangles et additionnez-les ; l'aire en dessous de l'axe du temps compte comme un déplacement négatif (mouvement dans l'autre sens).

    Sur un graphique vitesse-temps, la pente est l'accélération et la zone ombrée représente le déplacement
    Sur un graphique vitesse-temps, la pente est l'accélération et la zone ombrée représente le déplacement

    Exemple résolu. Un cycliste accélère uniformément du repos à $8.0\ \text{m/s}$ en $4.0\ \text{s}$, puis maintient $8.0\ \text{m/s}$ pendant $6.0\ \text{s}$. Trouver la distance totale à partir du graphique vitesse–temps.

    La surface est un triangle suivi d'un rectangle :

    $$\Delta x=\underbrace{\tfrac12\times 4.0\times 8.0}_{\text{triangle}}+\underbrace{6.0\times 8.0}_{\text{rectangle}}=16+48=64\ \text{m}.$$

    Explorer

    Explorez le graphique vitesse-temps

    Changez la vitesse initiale $u$ et l'accélération $a$. La pente (gradient) de la ligne est l'accélération ; la surface entre la ligne et l'axe du temps est le déplacement.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    Velocity/vəˈlɒsɪti/ 速度 sù dù
    1.4

    Référentiels et Mouvement Relatif

    Programme

    Objectif d'apprentissage 1.4.A : Décrire le référentiel d'un observateur donné.

    • 1.4.A.1 Le choix du référentiel déterminera la direction et la grandeur des grandeurs mesurées par un observateur dans ce référentiel.

    Objectif d'apprentissage 1.4.B : Décrire le mouvement d'objets mesuré par des observateurs dans différents référentiels inertiels.

    • 1.4.B.1 Les mesures d'un référentiel donné peuvent être converties en mesures d'un autre référentiel.
    • 1.4.B.2 La vitesse observée d'un objet résulte de la combinaison de la vitesse de l'objet et de la vitesse du référentiel de l'observateur.
      • 1.4.B.2.i La combinaison du mouvement d'un objet et du mouvement d'un observateur dans un référentiel donné implique l'addition ou la soustraction de vecteurs.
      • 1.4.B.2.ii L'accélération de tout objet est la même mesurée depuis tous les référentiels inertiels.

    Énoncé de limite : Sauf indication contraire, le référentiel de tout problème peut être supposé inertiel.

    Énoncé de limite : L'addition ou la soustraction de vecteurs pour trouver des vitesses relatives est limitée au mouvement en une dimension pour AP Physics 1.

    Source : Description du cours et de l'examen AP College Board

    Tout mouvement est mesuré par rapport à un référentiel 参考系. Les vitesses mesurées dans différents référentiels diffèrent, et on les combine par addition vectorielle. La vitesse de A par rapport à C est

    $$\vec{v}_{A/C}=\vec{v}_{A/B}+\vec{v}_{B/C}.$$
    Une personne marchant dans un train en mouvement a une vitesse par rapport au train et une autre par rapport au sol – c'est le mouvement relatif 相对运动. Un raccourci utile : la vitesse de A par rapport à B est $\vec{v}_{A/B}=\vec{v}_A-\vec{v}_B$ (soustraire la vitesse de B).

    Un référentiel qui n'accélère pas est un référentiel inertiel 惯性参考系 : dans lequel un objet libre (sans force nette) obéit à la première loi de Newton, restant au repos ou se déplaçant à vitesse constante. Un référentiel qui accélère – une voiture qui freine – est non-inertiel, où les objets semblent accélérer sans qu'aucune force ne s'exerce sur eux.

    Exemple résolu. Un bateau pointe droit vers l'autre rive et se déplace à $3.0\ \text{m/s}$ par rapport à l'eau. Le courant s'écoule à $4.0\ \text{m/s}$ le long de la rivière. Trouver la vitesse et la direction du bateau par rapport à la berge.

    Les deux vitesses sont perpendiculaires, donc on les ajoute comme un triangle rectangle :

    $$v=\sqrt{3.0^2+4.0^2}=5.0\ \text{m/s},\qquad \theta=\tan^{-1}\!\frac{4.0}{3.0}=53^{\circ}\ \text{downstream from straight across.}$$

    1.5

    Vecteurs et Mouvement à Deux Dimensions

    Programme

    Objectif d'apprentissage 1.5.A : Décrire les composantes perpendiculaires d'un vecteur.

    • 1.5.A.1 Les vecteurs peuvent être modélisés mathématiquement comme la résultante de deux composantes perpendiculaires.
    • 1.5.A.2 Les vecteurs peuvent être décomposés en composantes à l'aide d'un système de coordonnées choisi.
    • 1.5.A.3 Les vecteurs peuvent être décomposés en composantes perpendiculaires à l'aide de fonctions trigonométriques et de relations.
      • Équation : $\sin \theta = \dfrac{a}{c}$
      • Équation : $\cos \theta = \dfrac{b}{c}$
      • Équation : $\tan \theta = \dfrac{a}{b}$
      • Équation : $a^2 + b^2 = c^2$

    Objectif d'apprentissage 1.5.B : Décrire le mouvement d'un objet se déplaçant en deux dimensions.

    • 1.5.B.1 Le mouvement en deux dimensions peut être analysé à l'aide de relations cinématiques en une dimension si le mouvement est séparé en composantes.
    • 1.5.B.2 Le mouvement de projectile est un cas particulier du mouvement en deux dimensions qui présente une accélération nulle dans une dimension et une accélération constante et non nulle dans la seconde dimension.

    Source : Description du cours et de l'examen AP College Board

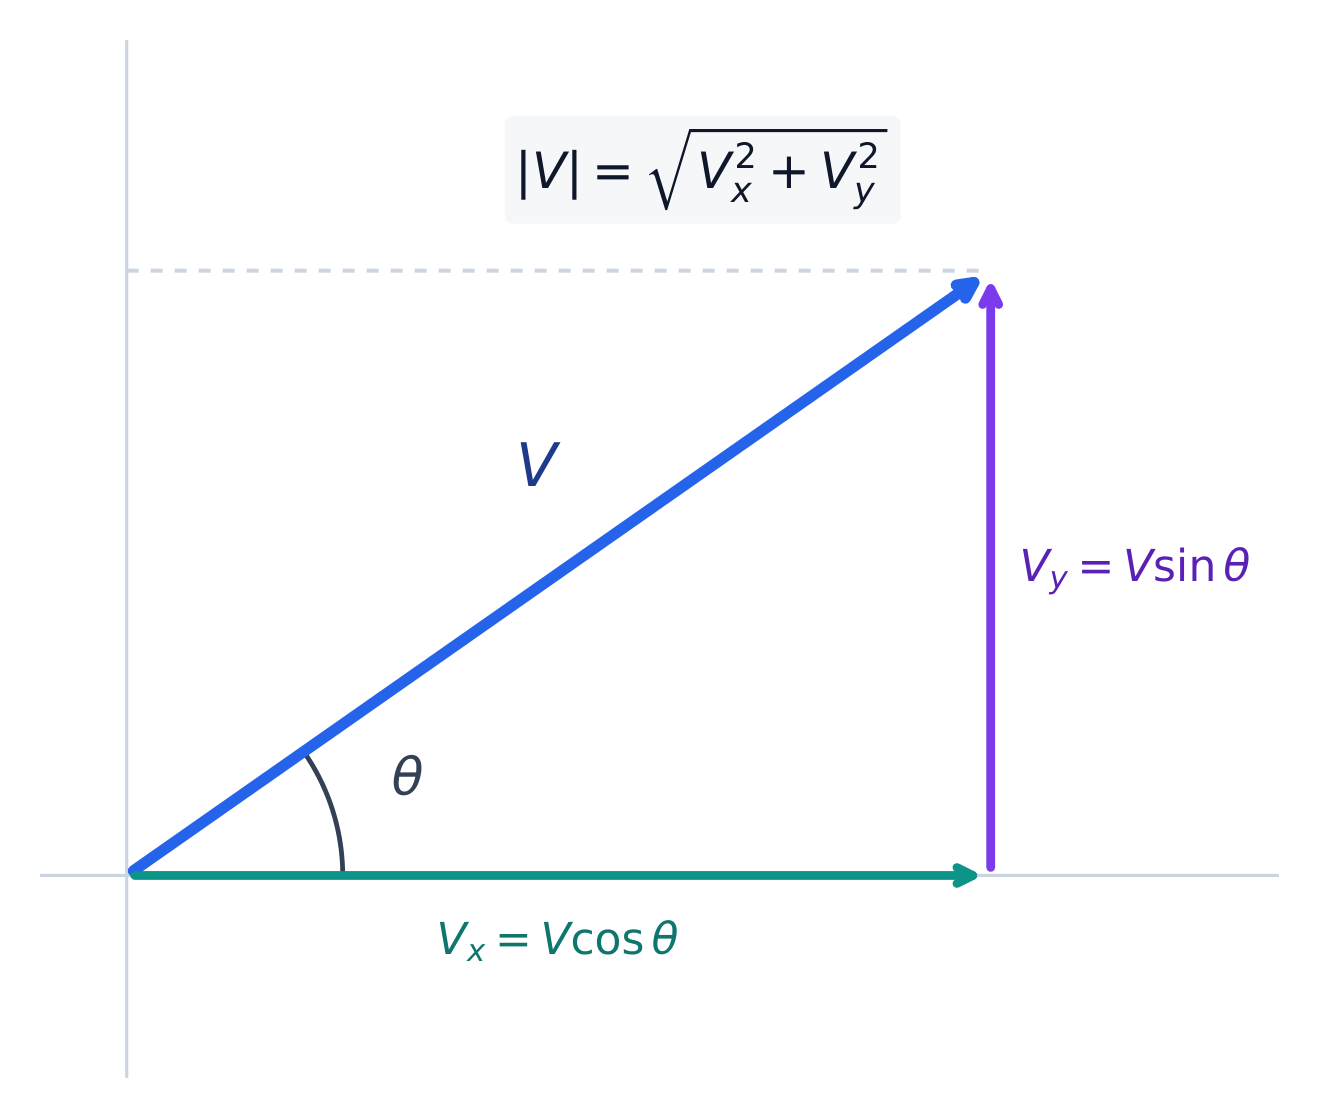
    En deux dimensions, résoudre chaque vecteur en composantes 分量 le long d'axes perpendiculaires ($x$ et $y$), traiter chaque axe séparément, puis recombiner. Une vitesse $v$ sous un angle $\theta$ par rapport à l'horizontale a des composantes $v_x=v\cos\theta$ et $v_y=v\sin\theta$.

    Un vecteur vitesse résolu en ses composantes horizontales et verticales
    Un vecteur vitesse résolu en ses composantes horizontales et verticales

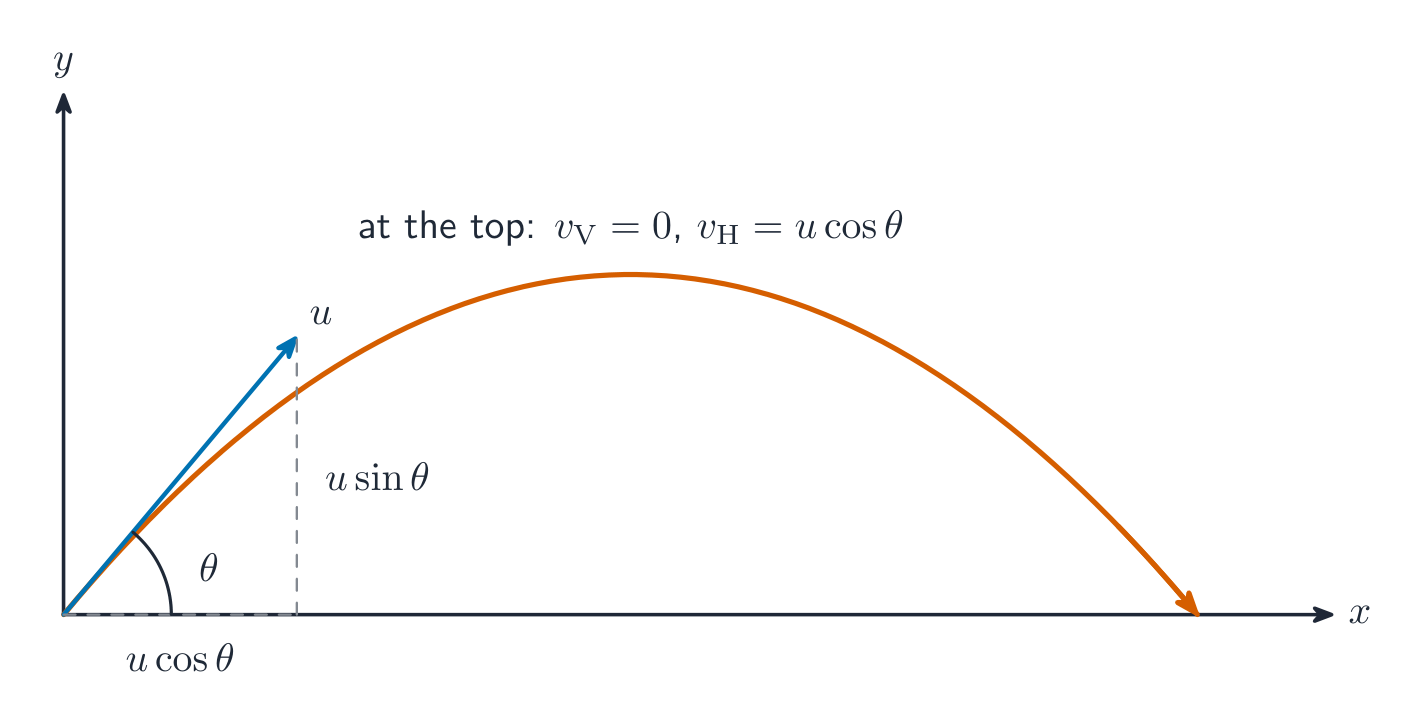
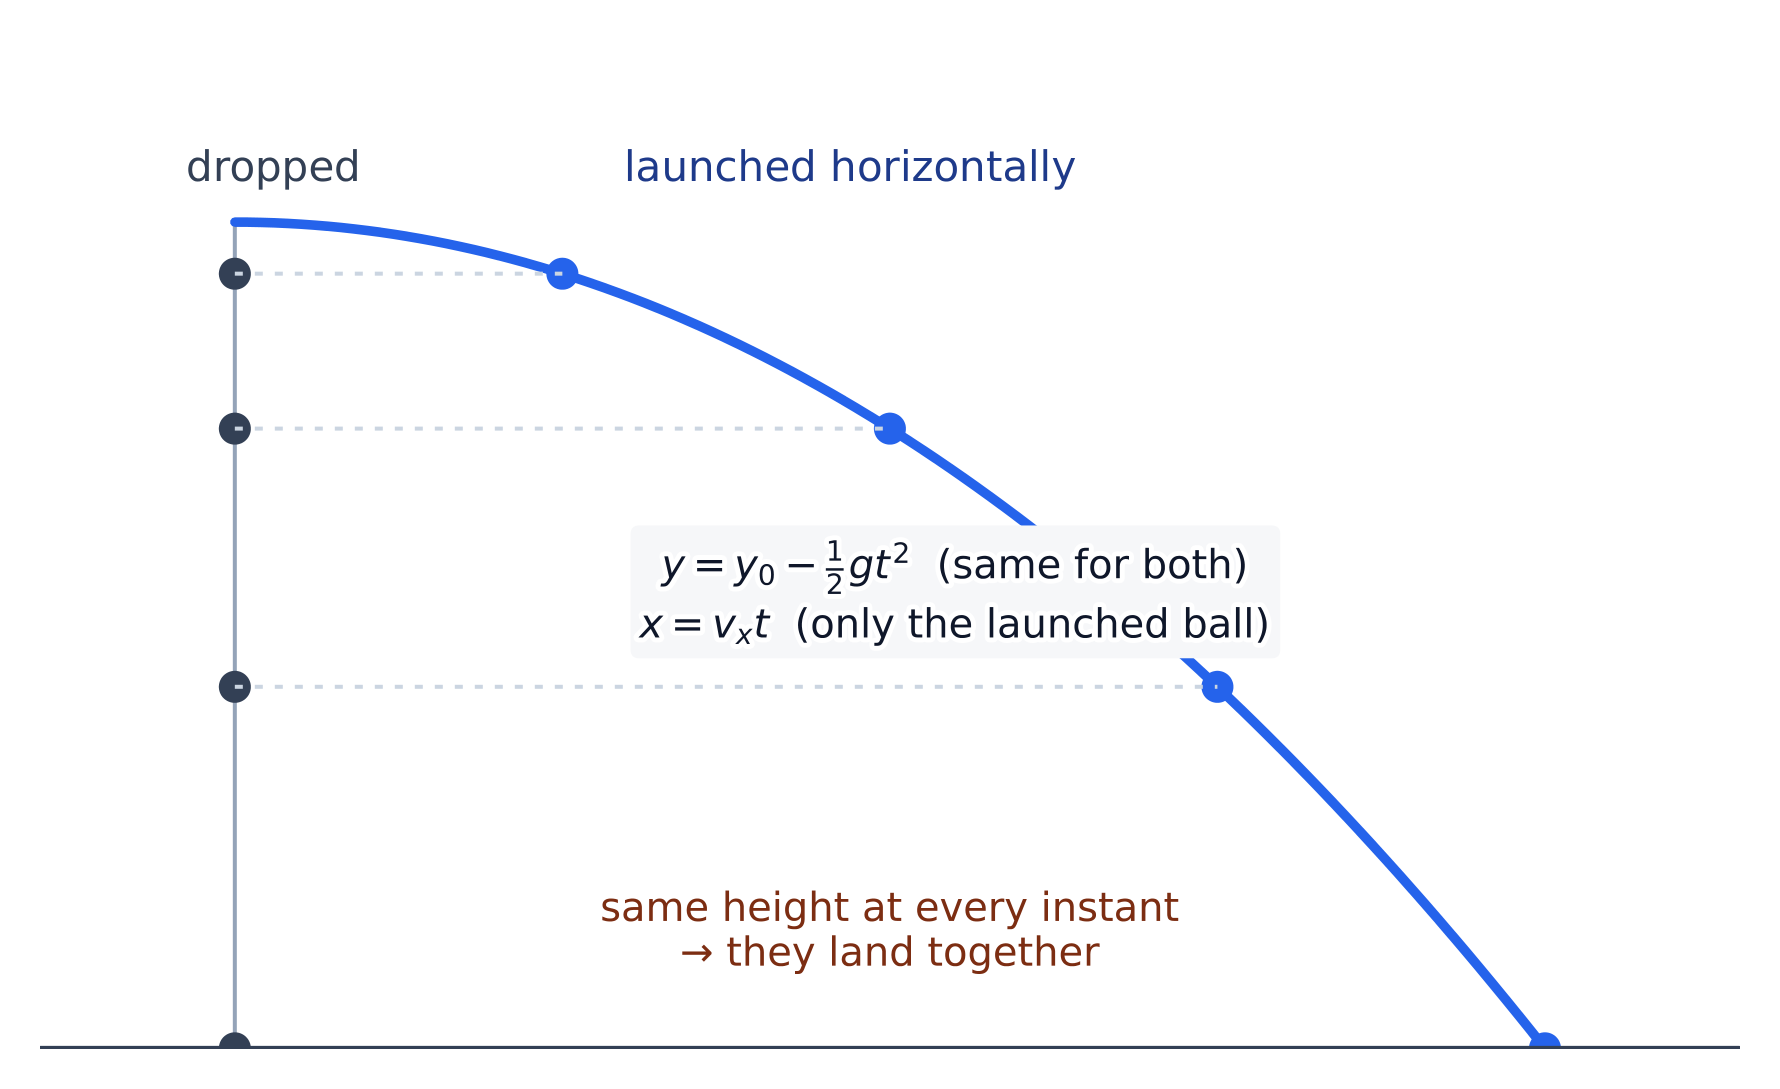
    Pour le mouvement projectile 抛体运动 (un objet en mouvement sous l'effet de la gravité seule) : les mouvements horizontal et vertical sont indépendants. Horizontalement, la vitesse est constante ($a_x=0$) ; verticalement, l'accélération est $-g$ (vers le bas). Les deux mouvements partagent uniquement le temps. Ainsi, la trajectoire d'un projectile (sa trajectoire 轨迹) est une parabole, et on la résout comme deux problèmes unidimensionnels reliés par $t$.

    Un projectile lancé à un angle : les mouvements horizontal et vertical sont indépendants
    Un projectile lancé à un angle : les mouvements horizontal et vertical sont indépendants
    Une balle tombée et une balle lancée horizontalement tombent ensemble – les mouvements verticaux sont identiques
    Une balle lâchée et une balle lancée horizontalement tombent ensemble – les mouvements verticaux sont identiques

    Exemple résolu. Une balle est kickée à $20\ \text{m/s}$, $30^{\circ}$ au-dessus de l'horizontale. En prenant $g=9.8\ \text{m/s}^2$, trouver le temps de vol, la hauteur maximale et la portée 射程 horizontale (supposer qu'elle atterrit à la hauteur de lancement).

    Décomposer la vitesse de lancement en composantes :

    $$v_{0x}=20\cos 30^{\circ}=17.3\ \text{m/s},\qquad v_{0y}=20\sin 30^{\circ}=10\ \text{m/s}.$$
    Mouvement vertical définit le temps. Au sommet $v_y=0$, donc $0=10-9.8\,t \Rightarrow t_{\text{up}}=1.02\ \text{s}$, et le vol total est $2t_{\text{up}}=2.0\ \text{s}$. La hauteur maximale est
    $$\Delta y=\frac{v_{0y}^2}{2g}=\frac{10^2}{19.6}=5.1\ \text{m}.$$
    Mouvement horizontal se fait à vitesse constante $v_{0x}$ tout au long du vol, donc la portée est
    $$R=v_{0x}\times t_{\text{flight}}=17.3\times 2.0=35\ \text{m}.$$

    Un piège courant : au sommet du vol, la vitesse verticale est zéro, mais la balle n'est pas au repos – sa vitesse horizontale $v_{0x}$ ne change jamais. La vitesse au sommet est égale à $v_{0x}=17.3\ \text{m/s}$.

    Explorer

    Explorez le mouvement de projectile

    Tirez la balle, puis changez l'angle et la vitesse. Le mouvement horizontal reste constant tandis que la gravité la tire vers le bas — ensemble ils tracent une parabole. Trouvez l'angle de lancement qui donne la plus longue portée, et essayez la Lune.

    Explorer

    Explorer les vecteurs et leurs composantes

    Faites glisser les vecteurs pour modifier leurs composantes $x$ et $y$. Observez comment un seul vecteur est construit à partir de parties horizontales et verticales indépendantes, et comment deux vecteurs s'ajoutent bout-à-bout pour former une résultante.

    1.5

    Conseils d'examen

    • Choisir la bonne équation cinématique en listant les trois quantités connues plus celle que l'on cherche, pour qu'il ne reste qu'une seule inconnue ; les équations SUVAT s'appliquent uniquement lorsque l'accélération est constante.
    • Définir un sens positif d'abord – chaque déplacement, vitesse et accélération porte alors un signe ; une vitesse négative signifie « aller dans l'autre sens », pas « lent ».
    • Traiter un projectile comme deux problèmes 1-D indépendants partageant uniquement le temps $t$ : vitesse constante horizontalement, $a=-g$ verticalement. Au sommet $v_y=0$ mais $v_x$ reste inchangé.
    • Sur un graphique vitesse–temps, la pente est l'accélération et l'aire est le déplacement (l'aire sous l'axe est négative).
    • Distuer entre distance (scalaire, chemin total) et déplacement (vectoriel, du départ à l'arrivée), et entre vitesse et vitesse vectorielle.
  • 2

    Forces et dynamique translationnelle

    Regarder la leçon
    2.1

    Systèmes et Centre de Masse

    Programme

    Objectif d'apprentissage 2.1.A : Décrire les propriétés et les interactions d'un système.

    • 2.1.A.1 Les propriétés du système sont déterminées par les interactions entre les objets à l'intérieur du système.
    • 2.1.A.2 Si les propriétés ou les interactions des objets constitutifs à l'intérieur d'un système ne sont pas importantes pour modéliser le comportement macroscopique du système, le système lui-même peut être traité comme un objet unique.
    • 2.1.A.3 Les systèmes peuvent permettre des interactions entre les parties constitutives du système et l'environnement, ce qui peut entraîner un transfert d'énergie ou de masse.
    • 2.1.A.4 Les objets individuels à l'intérieur d'un système choisi peuvent se comporter différemment les uns des autres ainsi que du système dans son ensemble.
    • 2.1.A.5 La structure interne d'un système affecte l'analyse de ce système.
    • 2.1.A.6 Lorsque des variables externes à un système changent, la sous-structure du système peut changer.

    Objectif d'apprentissage 2.1.B : Décrire l'emplacement du centre de masse d'un système par rapport aux objets qui le constituent.

    • 2.1.B.1 Pour les systèmes présentant des distributions de masse symétriques, le centre de masse est situé sur les axes de symétrie.
    • 2.1.B.2 L'emplacement du centre de masse d'un système le long d'un axe donné peut être calculé à l'aide de l'équation
      • Équation : $\vec{x}_{cm} = \dfrac{\sum m_i \vec{x}_i}{\sum m_i}$
    • 2.1.B.3 Un système peut être modélisé comme un objet unique situé au centre de masse du système.

    Énoncé de limite : AP Physics 1 s'attend uniquement à ce que les étudiants calculent le centre de masse pour des systèmes de cinq particules ou moins disposées en configuration bidimensionnelle ou pour des systèmes hautement symétriques.

    Source : Description du cours et de l'examen AP College Board

    Un système 系统 est l'objet ou le groupe d'objets que vous choisissez d'analyser. Un système peut être traité comme un point unique à son centre de masse 质心 – la position moyenne de sa masse. Les forces externes changent le mouvement du centre de masse ; les forces internes (entre les parties du système) ne le font pas.

    C'est pourquoi une clé tournant sur une table a encore son centre de masse qui se déplace en ligne droite : la rotation est interne, et seule la (quasi-nulle) force externe importe pour le centre de masse. Pour deux masses $m_1,m_2$ sur une ligne aux positions $x_1,x_2$, le centre de masse se situe à $x_{\text{cm}}=\dfrac{m_1x_1+m_2x_2}{m_1+m_2}$ – toujours plus proche de la masse la plus lourde.

    2.2

    Forces et Schémas Corporaux Libres

    Programme

    Objectif d'apprentissage 2.2.A : Décrire une force comme une interaction entre deux objets ou systèmes.

    • 2.2.A.1 Les forces sont des grandeurs vectorielles qui décrivent les interactions entre des objets ou des systèmes.
      • 2.2.A.1.i Une force exercée sur un objet ou un système est toujours due à l'interaction de cet objet avec un autre objet ou système.
      • 2.2.A.1.ii Un objet ou un système ne peut pas exercer de force nette sur lui-même.
    • 2.2.A.2 Les forces de contact décrivent l'interaction d'un objet ou d'un système touchant un autre objet ou système et sont des effets macroscopiques de forces électriques interatomiques.

    Objectif d'apprentissage 2.2.B : Décrire les forces exercées sur un objet ou un système à l'aide d'un diagramme de corps libre.

    • 2.2.B.1 Les diagrammes de corps libre sont des outils utiles pour visualiser les forces exercées sur un objet ou un système unique et pour déterminer les équations qui représentent une situation physique.
    • 2.2.B.2 Le diagramme de corps libre d'un objet ou d'un système montre chacune des forces exercées sur l'objet par l'environnement.
    • 2.2.B.3 Les forces exercées sur un objet ou un système sont représentées par des vecteurs partant de la représentation du centre de masse, tel qu'un point. Un système est traité comme si toute sa masse était située au centre de masse.
    • 2.2.B.4 Un système de coordonnées avec un axe parallèle à la direction de l'accélération de l'objet ou du système simplifie la traduction du diagramme de corps libre en représentation algébrique. Par exemple, dans un diagramme de corps libre d'un objet sur un plan incliné, il est utile de placer un axe parallèle à la surface de l'inclinaison.

    Énoncé de limite : AP Physics 1 s'attend uniquement à ce que les étudiants représentent les forces exercées sur les objets, et non les composantes de force sur les diagrammes de corps libre. Lors des examens AP Physics, les forces individuelles représentées sur un diagramme de corps libre doivent être dessinées comme des flèches droites individuelles, partant du point et pointant dans la direction de la force. Les forces individuelles dans la même direction doivent être dessinées côte à côte, sans se chevaucher.

    Source : Description du cours et de l'examen AP College Board

    Un parachutiste : les schémas corporaux libres équilibrent la gravité et la résistance de l'air à la vitesse terminale
    Un parachutiste : les schémas corporaux libres équilibrent la gravité et la résistance de l'air à la vitesse terminale
    Un lancement de fusée : la force nette modifie la quantité de mouvement — F_net = ma pour la dynamique translationnelle
    Un lance de fusée : la force nette change la quantité de mouvement — F_net = ma pour la dynamique de translation

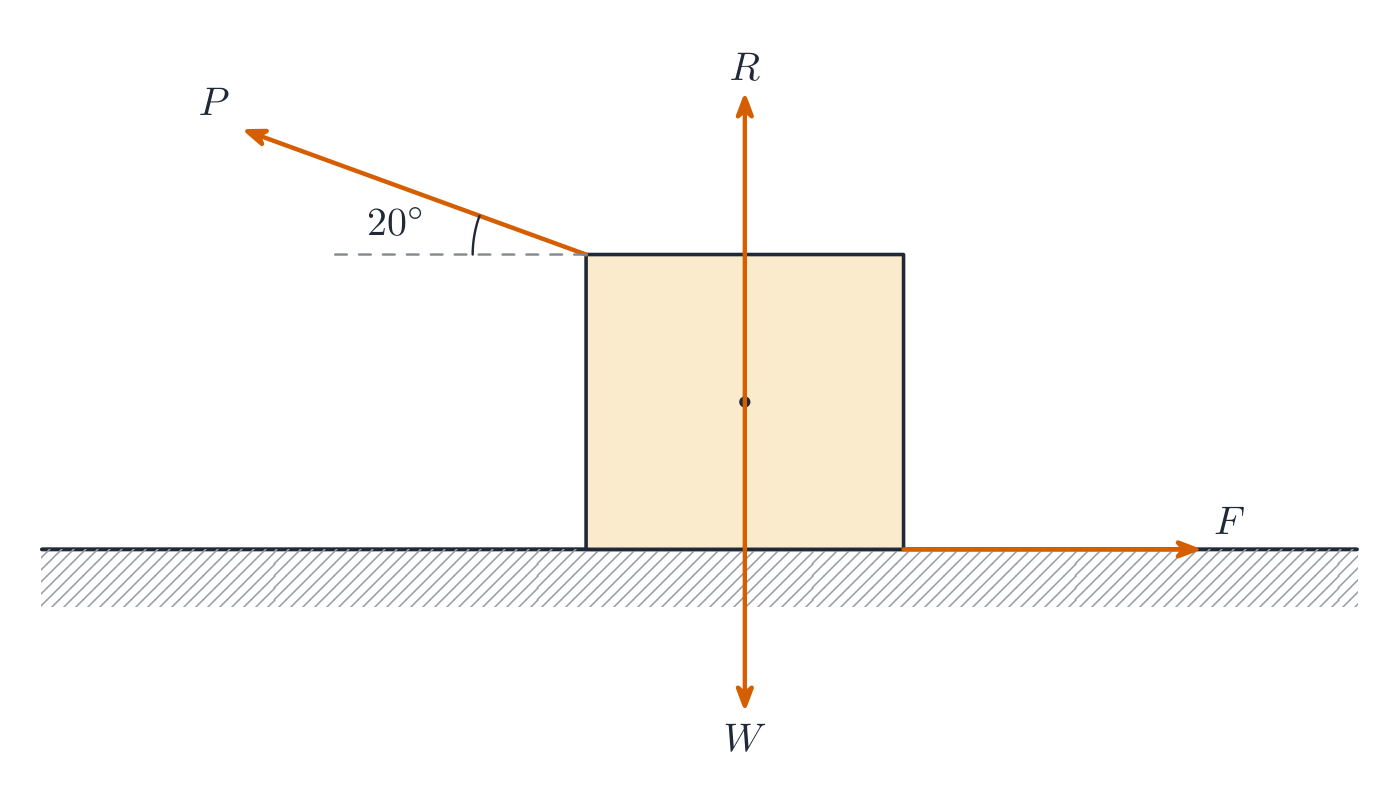
    Une travail 力 est une poussée ou une traction – un vecteur, mesuré en newtons (N). Un schéma corporel libre 受力图 montre un objet comme un point avec des flèches pour chaque force agissant sur lui (poids 重力, normale, tension 张力, frottement, appliquée), chacune étiquetée et pointant dans la bonne direction. Le dessiner avant tout problème de dynamique ; c'est là que la plupart des points sont gagnés ou perdus.

    Un diagramme de corps libre montre chaque force agissant sur un objet
    Un schéma corporel libre montre toutes les forces agissant sur un objet

    Deux règles gardent les schémas corporaux libres honnêtes : ne dessiner que les forces agissant sur l'objet choisi (pas les forces qu'il exerce sur d'autres choses), et ne dessiner que des forces réelles et physiques (une corde, une surface, la gravité, une main) – jamais une flèche « $ma$ », qui est le résultat des forces, pas une force elle-même.

    Explorer

    Équilibrer les forces sur un diagramme corps libre

    Un diagramme corps libre représente chaque force agissant sur un objet par une flèche. L'objet n'accélère que si les forces ne s'annulent pas — la force nette détermine $a=F/m$.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    system/ˈsɪstəm/ 系统 xì tǒng
    center of mass/ˈsentə ɒv mæs/ 质心 zhì xīn
    force/fɔːs/ 力 lì
    free-body diagram/friː ˈbɒdi ˈdaɪəɡræm/ 受力图 shòu lì tú
    Newton's third law/ˈnjuːtnz θɜːd lɔː/ 牛顿第三定律 niú dùn dì sān dìng lǜ
    Newton's first law/ˈnjuːtnz fɜːst lɔː/ 牛顿第一定律 niú dùn dì yí dìng lǜ
    inertia/ɪˈnɜːʃə/ 惯性 guàn xìng
    net force/net fɔːs/ 合力 hé lì
    translational equilibrium/trænˈsleɪʃənl ˌiːkwɪˈlɪbrɪəm/ 平衡 píng héng
    Newton's second law/ˈnjuːtnz ˈsekənd lɔː/ 牛顿第二定律 niú dùn dì èr dìng lǜ
    gravitational field strength/ˌɡrævɪˈteɪʃənl fiːld streŋθ/ 重力场强度 zhòng lì chǎng qiáng dù
    Newton's law of gravitation/ˈnjuːtnz lɔː ɒv ˌɡrævɪˈteɪʃn/ 万有引力定律 wàn yǒu yǐn lì dìng lǜ
    Inertial mass/ɪˈnɜːʃl mæs/ 惯性质量 guàn xìng zhì liàng
    gravitational mass/ˌɡrævɪˈteɪʃənl mæs/ 引力质量 yǐn lì zhì liàng
    tension/ˈtenʃn/ 张力 zhāng lì
    incline/ɪnˈklaɪn/ 斜面 xié miàn
    2.3

    Troisième Loi de Newton

    Programme

    Objectif d'apprentissage 2.3.A : Décrire l'interaction de deux objets à l'aide de la troisième loi de Newton et d'une représentation des forces jumelles exercées sur chaque objet.

    • 2.3.A.1 La troisième loi de Newton décrit l'interaction de deux objets en termes des forces jumelles que chacun exerce sur l'autre.
      • Équation : $\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
    • 2.3.A.2 Les interactions entre les objets à l'intérieur d'un système (forces internes) n'influencent pas le mouvement du centre de masse d'un système.
    • 2.3.A.3 La tension est le résultat net macroscopique des forces que les segments d'une corde, d'un câble, d'une chaîne ou d'un système similaire exercent les uns sur les autres en réponse à une force externe.
      • 2.3.A.3.i Une corde idéale a une masse négligeable et ne s'étire pas lorsqu'elle est tendue.
      • 2.3.A.3.ii La tension dans une corde idéale est la même en tous points au sein de la corde.
      • 2.3.A.3.iii Dans une corde dont la masse n'est pas négligeable, la tension peut ne pas être la même en tous points au sein de la corde.
      • 2.3.A.3.iv Une poulie idéale est une poulie ayant une masse négligeable et tournant autour d'un axe passant par son centre de masse avec un frottement négligeable.

    Énoncé de périmètre : AP Physics 1 attend seulement des étudiants qu'ils décrivent la tension qualitativement dans une corde, un câble, une chaîne ou un système similaire ayant une masse. Par exemple, les étudiants peuvent noter que la tension dans une chaîne suspendue est plus grande vers le haut de la chaîne.

    Énoncé de périmètre : L'interaction entre objets ou systèmes à distance est limitée aux forces gravitationnelles en AP Physics 1. En AP Physics 2, les forces gravitationnelles, électriques et magnétiques peuvent être considérées.

    Source : Description du cours et de l'examen AP College Board

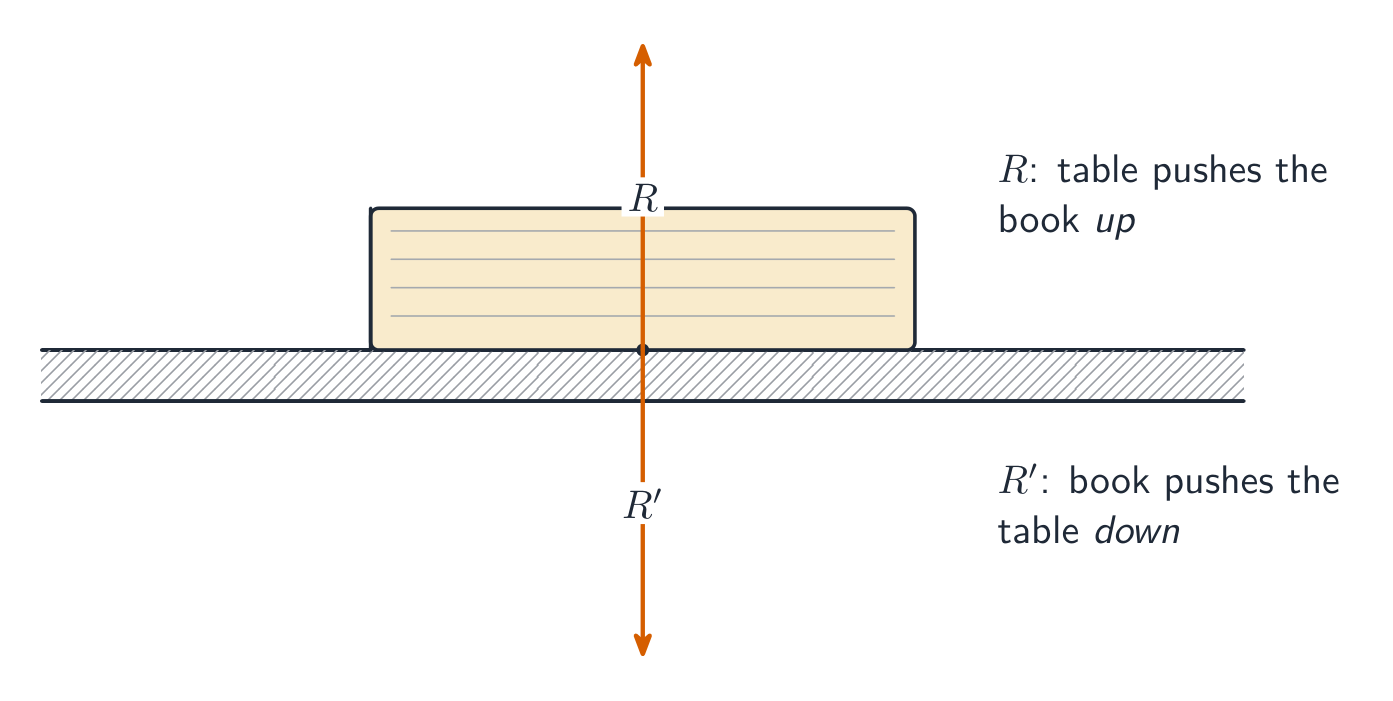
    Troisième loi de Newton 牛顿第三定律 : si l'objet A pousse sur l'objet B, alors B repousse A avec une force égale en grandeur et opposée en direction. Ces deux forces agissent sur des objets différents, donc elles ne s'annulent jamais. Identifier les paires de troisième loi par la formulation « A sur B / B sur A ».

    Une paire de la troisième loi de Newton : forces égales et opposées agissant sur deux objets différents
    Une paire de la troisième loi de Newton : forces égales et opposées sur deux objets différents

    Un piège classique : le poids d'un livre et la force normale de la table ne sont pas une paire de la troisième loi – ils agissent sur le même objet (le livre). L'associé du poids du livre est la traction que le livre exerce sur la Terre ; l'associé de la poussée de la table est la poussée que le livre fait sur la table.

    2.4

    Première Loi de Newton

    Programme

    Objectif d'apprentissage 2.4.A : Décrire les conditions sous lesquelles la vitesse d'un système reste constante.

    • 2.4.A.1 La force nette sur un système est la somme vectorielle de toutes les forces exercées sur le système.
    • 2.4.A.2 L'équilibre translationnel est une configuration de forces telle que la force nette exercée sur un système est nulle.
      • Équation dérivée : $\sum_i \vec{F}_i = 0$
    • 2.4.A.3 La première loi de Newton stipule que si la force nette exercée sur un système est nulle, la vitesse de ce système restera constante.
    • 2.4.A.4 Les forces peuvent être équilibrées dans une dimension mais déséquilibrées dans une autre. La vitesse du système ne changera que dans la direction de la force déséquilibrée.
    • 2.4.A.5 Un référentiel inertiel est celui depuis lequel un observateur vérifierait la première loi du mouvement de Newton.

    Source : Description du cours et de l'examen AP College Board

    Première loi de Newton 牛顿第一定律 (la loi de l'inertie 惯性) : la vitesse d'un objet reste constante sauf si une force nette 合力 agit sur elle. Donc une force nette nulle signifie une vitesse constante (y compris le repos) – l'objet est en équilibre de translation 平衡. L'inertie est la tendance à résister aux changements de mouvement, mesurée par la masse.

    Exemple résolu. Une voiture de $1200\ \text{kg}$ roule à vitesse constante $25\ \text{m/s}$ sur une route plate. Quelle est la force nette agissant dessus ? Comme la vitesse est constante, l'accélération est zéro, donc par la première loi, la force nette est zéro – la force motrice avant équilibre exactement la traînée et les frottements. « Vitesse constante » signifie toujours des forces équilibrées.

    2.5

    Deuxième Loi de Newton

    Programme

    Objectif d'apprentissage 2.5.A : Décrire les conditions sous lesquelles la vitesse d'un système change.

    • 2.5.A.1 Les forces déséquilibrées sont une configuration de forces telle que la force nette exercée sur un système n'est pas égale à zéro.
    • 2.5.A.2 La deuxième loi du mouvement de Newton stipule que l'accélération du centre de masse d'un système a une grandeur proportionnelle à la grandeur de la force nette exercée sur le système et est dans la même direction que cette force nette.
      • Équation : $\vec{a}_{\text{sys}} = \dfrac{\sum \vec{F}}{m_{\text{sys}}} = \dfrac{\vec{F}_{\text{net}}}{m_{\text{sys}}}$
    • 2.5.A.3 La vitesse du centre de masse d'un système ne changera que si une force externe nette non nulle est exercée sur ce système.

    Source : Description du cours et de l'examen AP College Board

    Deuxième loi de Newton 牛顿第二定律 relie la force nette à l'accélération :

    $$\vec{a}=\frac{\sum \vec{F}}{m},\qquad\text{i.e.}\qquad \sum\vec{F}=m\vec{a}.$$
    L'appliquer un axe à la fois : additionner les composantes de force le long de chaque axe et égaliser la somme à $ma$ pour cet axe. L'accélération pointe dans la même direction que la force nette.

    Exemple résolu. Une boîte de $4.0\ \text{kg}$ est tirée sur le sol par une force horizontale de $18\ \text{N}$. Le frottement sur la boîte est $6.0\ \text{N}$. Trouver son accélération. Dans la direction du mouvement, la force nette est $18-6.0=12\ \text{N}$, donc

    $$a=\frac{\sum F}{m}=\frac{12}{4.0}=3.0\ \text{m/s}^2.$$

    Exemple résolu (plan incliné 斜面). Un bloc de masse $m$ glisse sur une rampe sans frottement inclinée à un angle $\theta$. Trouver son accélération. Résoudre la gravité en composantes parallèle et perpendiculaire à la rampe ; seule la partie parallèle à la rampe, $mg\sin\theta$, entraîne le mouvement, donc

    $$a=\frac{mg\sin\theta}{m}=g\sin\theta.$$
    Plus la rampe est raide, plus $\sin\theta$ est grande et plus elle accélère rapidement ; à $\theta=90^{\circ}$, c'est une chute libre.

    2.6

    Force Gravitationnelle

    Programme

    Objectif d'apprentissage 2.6.A : Décrire l'interaction gravitationnelle entre deux objets ou systèmes ayant une masse.

    • 2.6.A.1 La loi de la gravitation universelle de Newton décrit la force gravitationnelle entre deux objets ou systèmes comme étant directement proportionnelle à chacune de leurs masses et inversement proportionnelle au carré de la distance entre les centres de masse des systèmes.
      • Équation : $\left|\vec{F}_g\right| = G\dfrac{m_1 m_2}{r^2}$
      • 2.6.A.1.i La force gravitationnelle est attractive.
      • 2.6.A.1.ii La force gravitationnelle est toujours exercée le long de la ligne reliant les centres de masse des deux systèmes interagissants.
      • 2.6.A.1.iii La force gravitationnelle sur un système peut être considérée comme étant exercée sur le centre de masse du système.
    • 2.6.A.2 Un champ modélise les effets d'une force sans contact exercée sur un objet à divers positions dans l'espace.
      • 2.6.A.2.i La grandeur du champ gravitationnel créé par un système de masse $M$ à un point dans l'espace est égale au rapport de la force gravitationnelle exercée par le système sur un objet test de masse $m$ à la masse de l'objet test.
        • Équation: $\left|\vec{g}\right| = \dfrac{\left|\vec{F}_g\right|}{m} = G\dfrac{M}{r^2}$
      • 2.6.A.2.ii Si la force gravitationnelle est la seule force exercée sur un objet, l'accélération observée de l'objet (en m/s$^2$) est numériquement égale à la grandeur de l'intensité du champ gravitationnel (en N/kg) à cet endroit.
    • 2.6.A.3 La force gravitationnelle exercée par un corps astronomique sur un objet proche relativement petit est appelée poids.
      • Équation : $\text{Weight} = F_g = mg$

    Objectif d'apprentissage 2.6.B : Décrire les situations où la force gravitationnelle peut être considérée comme constante.

    • 2.6.B.1 Si la force gravitationnelle entre les centres de masse de deux systèmes subit un changement négligeable alors que la position relative des deux systèmes change, la force gravitationnelle peut être considérée comme constante à tous les points entre les positions initiale et finale des systèmes.
    • 2.6.B.2 Près de la surface de la Terre, l'intensité du champ gravitationnel est $g \approx 10 \text{ N/kg}$

    Objectif d'apprentissage 2.6.C : Décrire les conditions sous lesquelles la grandeur du poids apparent d'un système est différente de la grandeur de la force gravitationnelle exercée sur ce système.

    • 2.6.C.1 La grandeur du poids apparent d'un système est la grandeur de la force normale exercée sur le système.
    • 2.6.C.2 Si le système accélère, le poids apparent du système n'est pas égal à la grandeur de la force gravitationnelle exercée sur le système.
    • 2.6.C.3 Un système semble en apesanteur lorsqu'il n'y a aucune force exercée sur le système ou lorsque la gravité est la seule force exercée sur le système.
    • 2.6.C.4 Le principe d'équivalence stipule qu'un observateur dans un référentiel non inertiel ne peut pas distinguer entre le poids apparent d'un objet et la force gravitationnelle exercée sur l'objet par un champ gravitationnel.

    Objectif d'apprentissage 2.6.D : Décrire la masse inertielle et la masse gravitationnelle.

    • 2.6.D.1 Les objets ont une masse inertielle, ou inertie, une propriété qui détermine dans quelle mesure le mouvement d'un objet résiste aux changements lors d'interactions avec un autre objet.
    • 2.6.D.2 La masse gravitationnelle est liée à la force d'attraction entre deux systèmes ayant une masse.
    • 2.6.D.3 La masse inertielle et la masse gravitationnelle ont été vérifiées expérimentalement pour être équivalentes.

    Source : Description du cours et de l'examen AP College Board

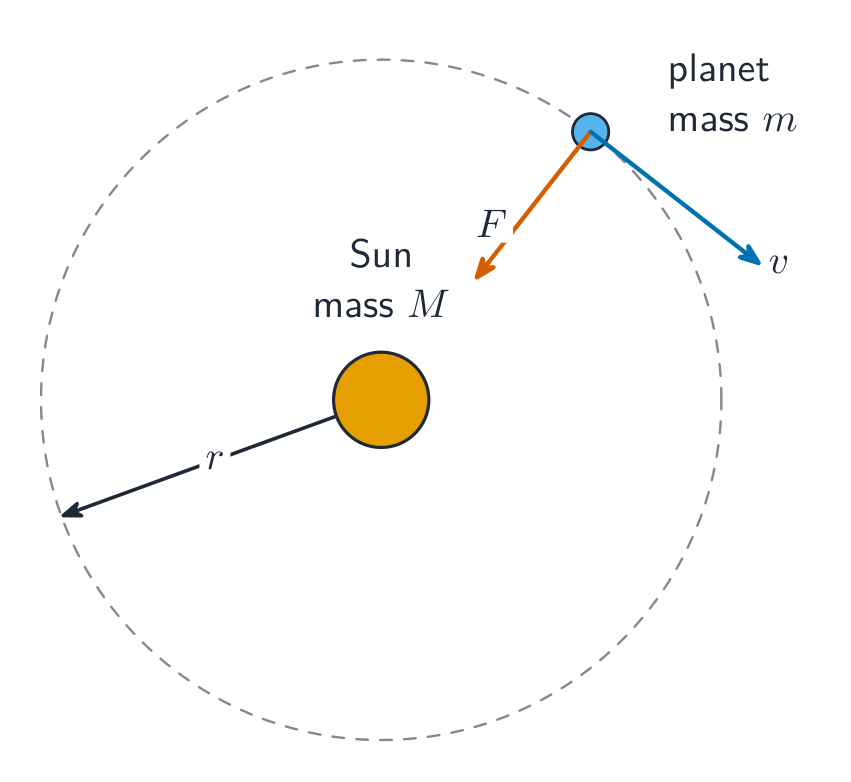
    Mouvement orbital (loi de Kepler 2)

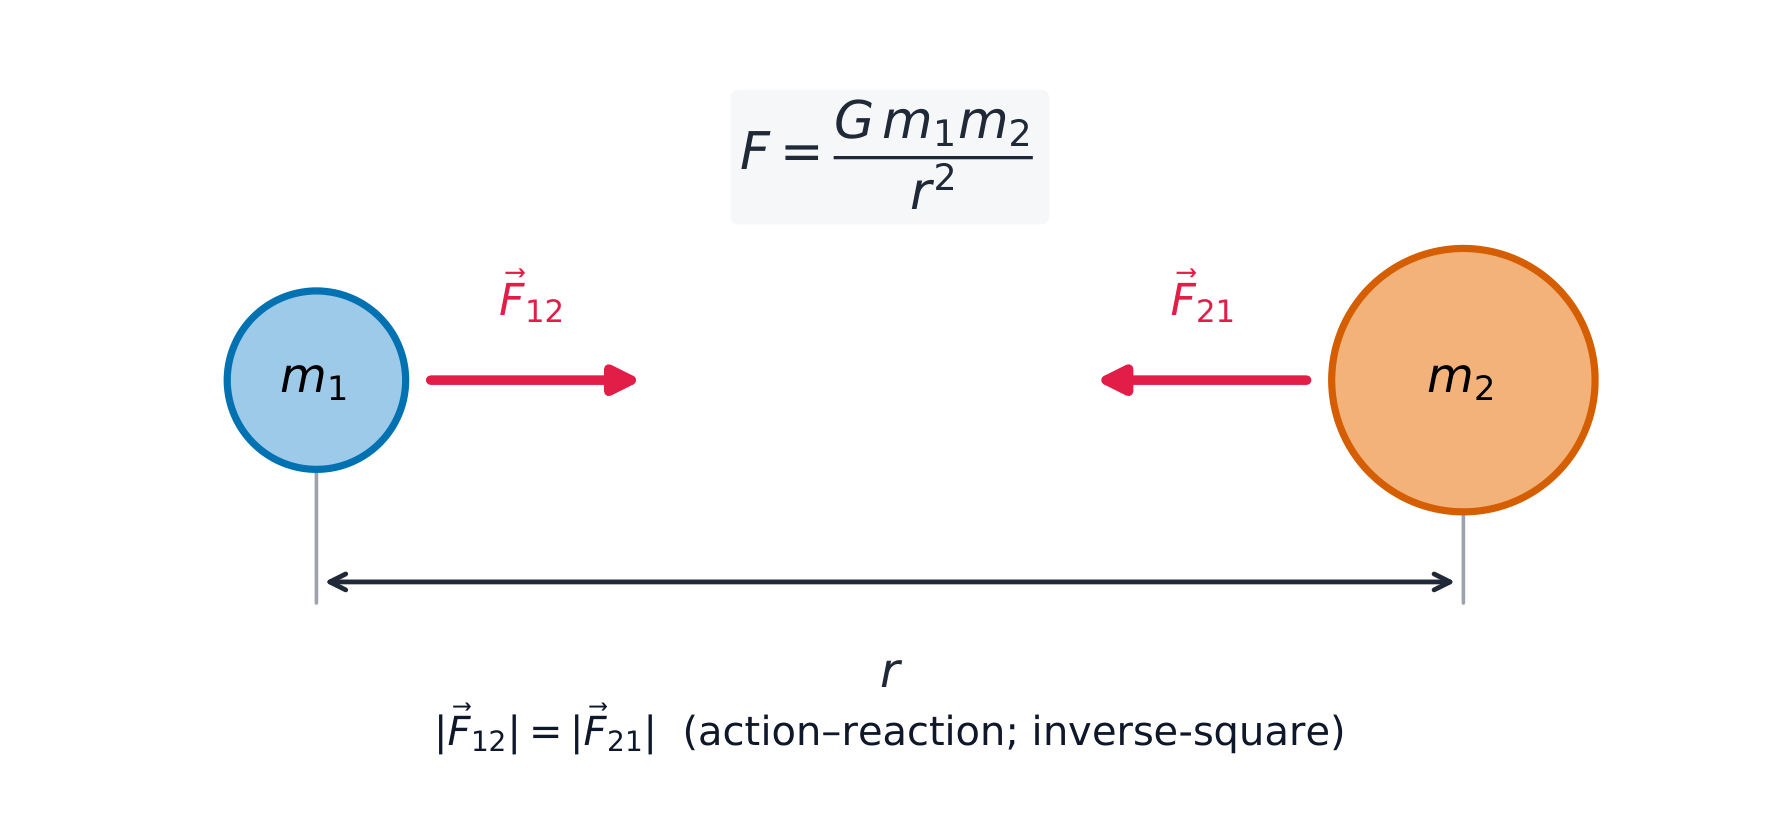
    Près de la surface d'une planète, la force gravitationnelle (poids) est $F_g=mg$, dirigée vers le bas, où $g$ est la champ de gravité 重力场强度. Plus généralement, la loi de gravitation universelle de Newton 万有引力定律 donne l'attraction entre deux masses quelconques :

    $$F_g=\frac{G m_1 m_2}{r^2},$$
    dirigée le long de la ligne les reliant, plus faible quand la distance $r$ augmente (loi inverse carrée). Doubler la séparation réduit la force au quart.

    Deux masses s'attirent mutuellement avec des forces égales, opposées et en carré inverse le long de la ligne les reliant
    Deux masses s'attirent mutuellement avec des forces égales, opposées, en loi inverse carrée le long de la ligne les reliant

    Exemple résolu. Un objet de $2.0\ \text{kg}$ pèse $19.6\ \text{N}$ sur Terre ($g=9.8\ \text{m/s}^2$). Sur la Lune $g_{\text{Moon}}=1.6\ \text{m/s}^2$. Sa masse est inchangée ($2.0\ \text{kg}$), mais son poids devient $F_g=mg=2.0\times1.6=3.2\ \text{N}$. La masse mesure l'inertie ; le poids est une force qui dépend de l'endroit où vous êtes.

    La masse joue en réalité deux rôles distincts. La masse inertielle 惯性质量 fixe à quel point un objet résiste à l'accélération ($F=ma$) ; la masse gravitationnelle 引力质量 fixe à quel point il attire d'autres masses ($F=Gm_1m_2/r^2$). Les expériences confirment que les deux sont égales – ce qui explique exactement pourquoi chaque objet, lourd ou léger, tombe avec la même $g$.

    2.7

    Frottement Cinétique et Statique

    Programme

    Objectif d'apprentissage 2.7.A : Décrire le frottement cinétique entre deux surfaces

    • 2.7.A.1 Le frottement cinétique se produit lorsque deux surfaces en contact bougent l'une par rapport à l'autre.
      • 2.7.A.1.i La force de frottement cinétique est exercée dans une direction opposée au mouvement de chaque surface par rapport à l'autre surface.
      • 2.7.A.1.ii La force de frottement entre deux surfaces ne dépend pas de la taille de la surface de contact.
    • 2.7.A.2 La grandeur de la force de frottement cinétique exercée sur un objet est le produit de la force normale que la surface exerce sur l'objet et du coefficient de frottement cinétique.
      • Équation : $\left|\vec{F}_{f,k}\right| = \left|\mu_k \vec{F}_n\right|$
      • 2.7.A.2.i Le coefficient de frottement cinétique dépend des propriétés matérielles des surfaces qui sont en contact.
      • 2.7.A.2.ii La force normale est la composante perpendiculaire de la force exercée sur un objet par la surface avec laquelle il est en contact ; elle est dirigée vers l'extérieur de la surface.

    Objectif d'apprentissage 2.7.B : Décrire le frottement statique entre deux surfaces.

    • 2.7.B.1 Le frottement statique peut se produire entre les surfaces de contact de deux objets qui ne bougent pas l'un par rapport à l'autre.
    • 2.7.B.2 Le frottement statique adopte la valeur et la direction nécessaires pour empêcher un objet de glisser ou de coulisser sur une surface.
      • Équation : $\left|\vec{F}_{f,s}\right| \leq \left|\mu_s \vec{F}_n\right|$
      • 2.7.B.2.i Glisser et coulisser font référence à des situations où deux surfaces bougent l'une par rapport à l'autre.
      • 2.7.B.2.ii Il existe une valeur maximale pour laquelle le frottement statique empêchera un objet de glisser sur une surface donnée.
        • Équation: $F_{f,s,\max} = \mu_s F_n$
    • 2.7.B.3 Le coefficient de frottement statique est généralement supérieur au coefficient de frottement cinétique pour une paire de surfaces donnée.

    Source : Description du cours et de l'examen AP College Board

    Frottement 摩擦力 agit le long d'une surface, s'opposant au glissement relatif (ou à la tendance à glisser) :

    • Frottement cinétique 动摩擦 (en glissant) : $f_k=\mu_k N$.
    • Frottement statique 静摩擦 (avant de glisser) : $f_s\le \mu_s N$ – il s'ajuste jusqu'à un maximum pour empêcher le mouvement.

    Ici $N$ est la force normale 法向力 (poussée de la surface, perpendiculaire à la surface) et $\mu$ est le coefficient de frottement 摩擦系数.

    Exemple résolu. Une caisse de $5.0\ \text{kg}$ repose sur un plancher horizontal avec $\mu_s=0.40$. Un coup horizontal de $15\ \text{N}$ la déplacera-t-il ? Sur un plancher horizontal $N=mg=5.0\times9.8=49\ \text{N}$, donc la plus grande friction statique est $f_{s,\max}=\mu_s N=0.40\times49=19.6\ \text{N}$. La poussée $15\ \text{N}$ est inférieure à $19.6\ \text{N}$, la friction augmente pour l'égaliser et la caisse reste immobile.

    Explorer

    Faire glisser un bloc sur une pente avec frottement

    Le frottement s'oppose au mouvement jusqu'à un maximum $\mu N$. Inclinez la pente jusqu'à ce que la composante de la gravité le long de celle-ci vainque le frottement statique et que le bloc commence à glisser.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    Friction/ˈfrɪkʃn/ 摩擦力 mó cā lì
    Kinetic friction/kɪˈnetɪk ˈfrɪkʃn/ 动摩擦 dòng mó cā
    Static friction/ˈstætɪk ˈfrɪkʃn/ 静摩擦 jìng mó cā
    normal force/ˈnɔːml fɔːs/ 法向力 fǎ xiàng lì
    coefficient of friction/ˌkəʊɪˈfɪʃənt ɒv ˈfrɪkʃn/ 摩擦系数 mó cā xì shù
    restoring force/rɪˈstɔːrɪŋ fɔːs/ 回复力 huí fù lì
    Hooke's law/hʊks lɔː/ 胡克定律 hú kè dìng lǜ
    spring constant/sprɪŋ ˈkɒnstənt/ 弹簧常数 tán huáng cháng shù
    centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ 向心加速度 xiàng xīn jiā sù dù
    net inward (centripetal) force/net ˈɪnwəd fɔːs/ 向心力 xiàng xīn lì
    period/ˈpɪərɪəd/ 周期 zhōu qī
    frequency/ˈfriːkwənsi/ 频率 pín lǜ
    weight/weɪt/ 重力 zhòng lì
    2.8

    Forces de ressort

    Programme

    Objectif d'apprentissage 2.8.A : Décrire la force exercée sur un objet par un ressort idéal

    • 2.8.A.1 Un ressort idéal a une masse négligeable et exerce une force proportionnelle au changement de sa longueur mesurée par rapport à sa longueur détendue.
    • 2.8.A.2 La grandeur de la force exercée par un ressort idéal sur un objet est donnée par la loi de Hooke :
      • Équation : $\vec{F}_s = -k\Delta\vec{x}$
    • 2.8.A.3 La force exercée sur un objet par un ressort est toujours dirigée vers la position d'équilibre du système objet-ressort.

    Source : Description du cours et de l'examen AP College Board

    Loi de Hooke & limite élastique

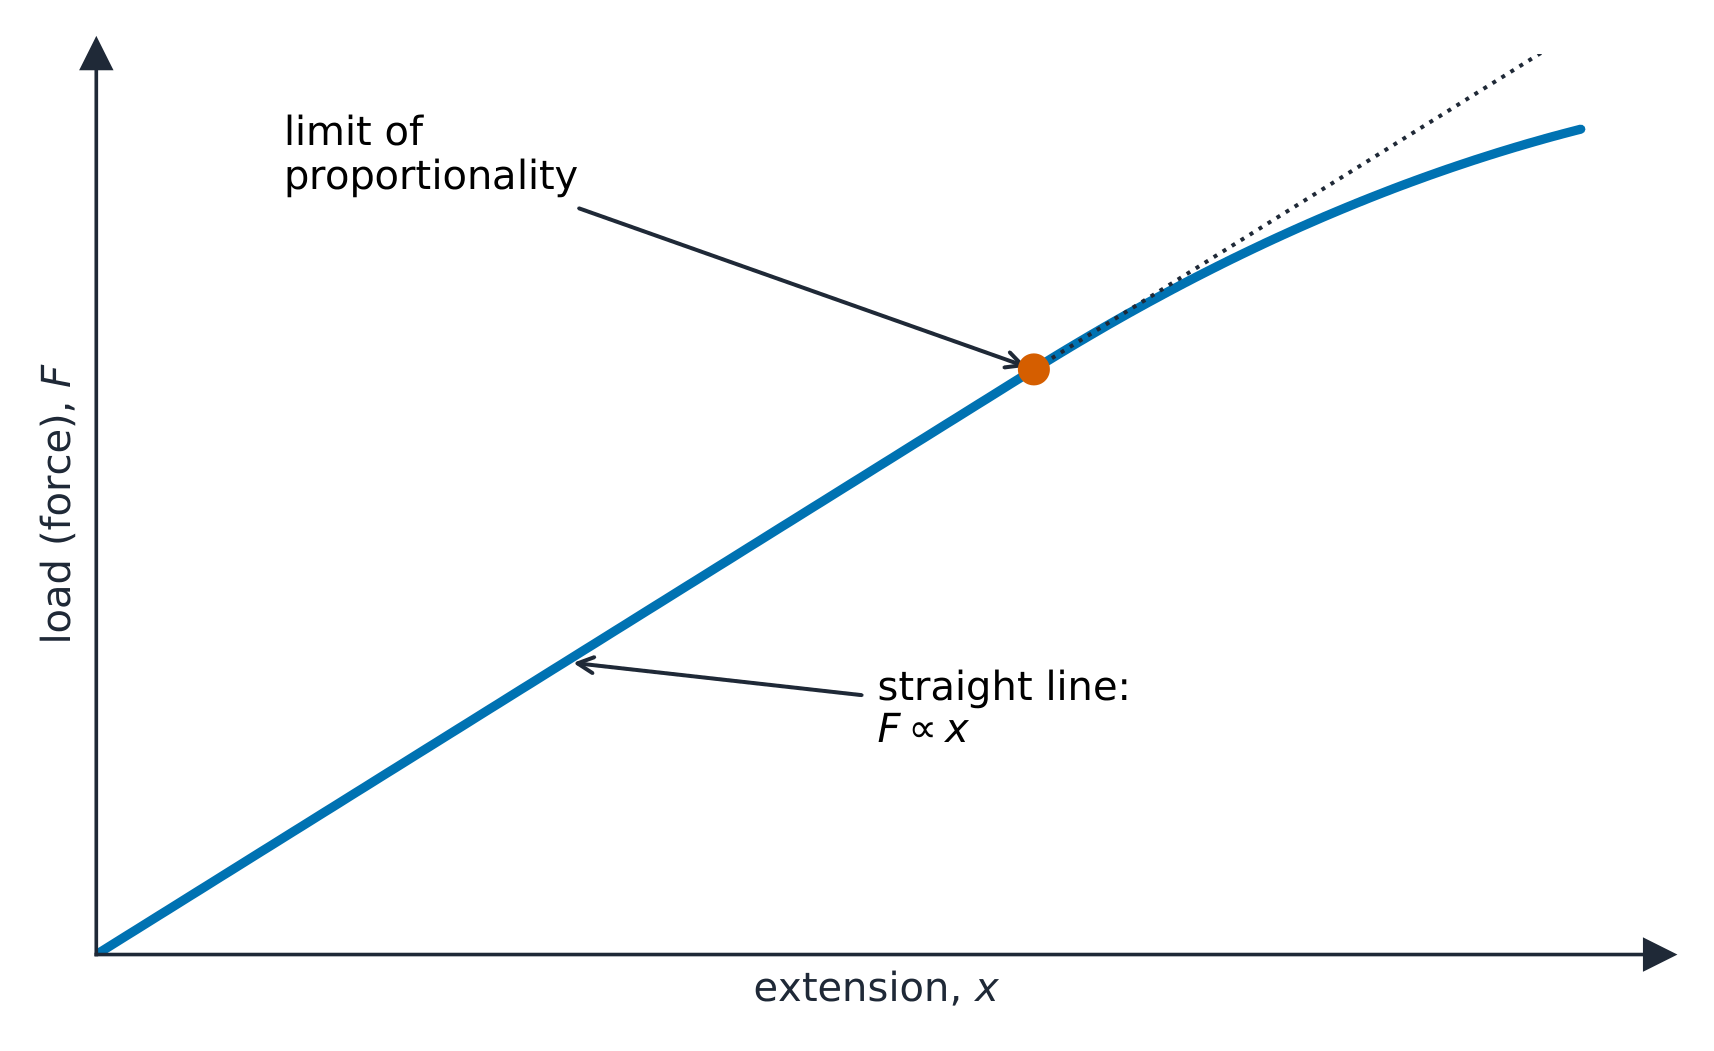
    Un ressort idéal exerce une force de rappel 回复力 proportionnelle à son étirement ou sa compression – la loi de Hooke 胡克定律 :

    $$F_s=-kx,$$
    où $k$ est la constante de raideur 弹簧常数 (raideur) et $x$ est le déplacement par rapport à la longueur naturelle du ressort. Le signe moins indique que la force pointe vers l'équilibre.

    Loi de Hooke : l'allongement est proportionnel à la charge jusqu'à la limite de proportionnalité
    Loi de Hooke : l'allongement est proportionnel à la charge jusqu'à la limite de proportionnalité

    Exemple résolu. Un ressort de $k=200\ \text{N/m}$ est suspendu verticalement et une masse de $0.50\ \text{kg}$ y est accrochée. De combien s'étire-t-il au repos ? Au repos, la force du ressort équilibre le poids, $kx=mg$, donc

    $$x=\frac{mg}{k}=\frac{0.50\times9.8}{200}=0.025\ \text{m}=2.5\ \text{cm}.$$

    Explorer

    Étirer un ressort (loi de Hooke)

    La force d'un ressort est proportionnelle à son allongement, $F=kx$ (loi de Hooke. Plus on tire fort, plus l'allongement augmente proportionnellement — jusqu'à la limite du ressort.

    2.9

    Mouvement circulaire

    Programme

    Objectif d'apprentissage 2.9.A : Décrire le mouvement d'un objet se déplaçant sur une trajectoire circulaire.

    • 2.9.A.1 L'accélération centripète est la composante de l'accélération d'un objet dirigée vers le centre de la trajectoire circulaire de l'objet.
      • 2.9.A.1.i La grandeur de l'accélération centripète pour un objet se déplaçant sur une trajectoire circulaire est le rapport du carré de la vitesse tangentielle de l'objet au rayon de la trajectoire circulaire.
        • Équation: $a_c = \dfrac{v^2}{r}$
      • 2.9.A.1.ii L'accélération centripète est dirigée vers le centre de la trajectoire circulaire d'un objet.
    • 2.9.A.2 L'accélération centripète peut résulter d'une seule force, de plusieurs forces, ou de composantes de forces exercées sur un objet en mouvement circulaire.
      • 2.9.A.2.i Au sommet d'une boucle circulaire verticale, un objet nécessite une vitesse minimale pour maintenir le mouvement circulaire. À ce moment-là, et avec cette vitesse minimale, la force gravitationnelle est la seule force qui provoque l'accélération centripète.
        • Équation: $v = \sqrt{gr}$
      • 2.9.A.2.ii Les composantes de la force de frottement statique et de la force normale peuvent contribuer à la force nette produisant l'accélération centripète d'un objet se déplaçant sur une surface inclinée.
      • 2.9.A.2.iii Une composante de la tension contribue à la force nette produisant l'accélération centripète ressentie par un pendule conique.
    • 2.9.A.3 L'accélération tangentielle est le taux de changement de la vitesse d'un objet et est dirigée tangentiellement à la trajectoire circulaire de l'objet.
    • 2.9.A.4 L'accélération nette d'un objet se déplaçant sur un cercle est la somme vectorielle de l'accélération centripète et de l'accélération tangentielle.
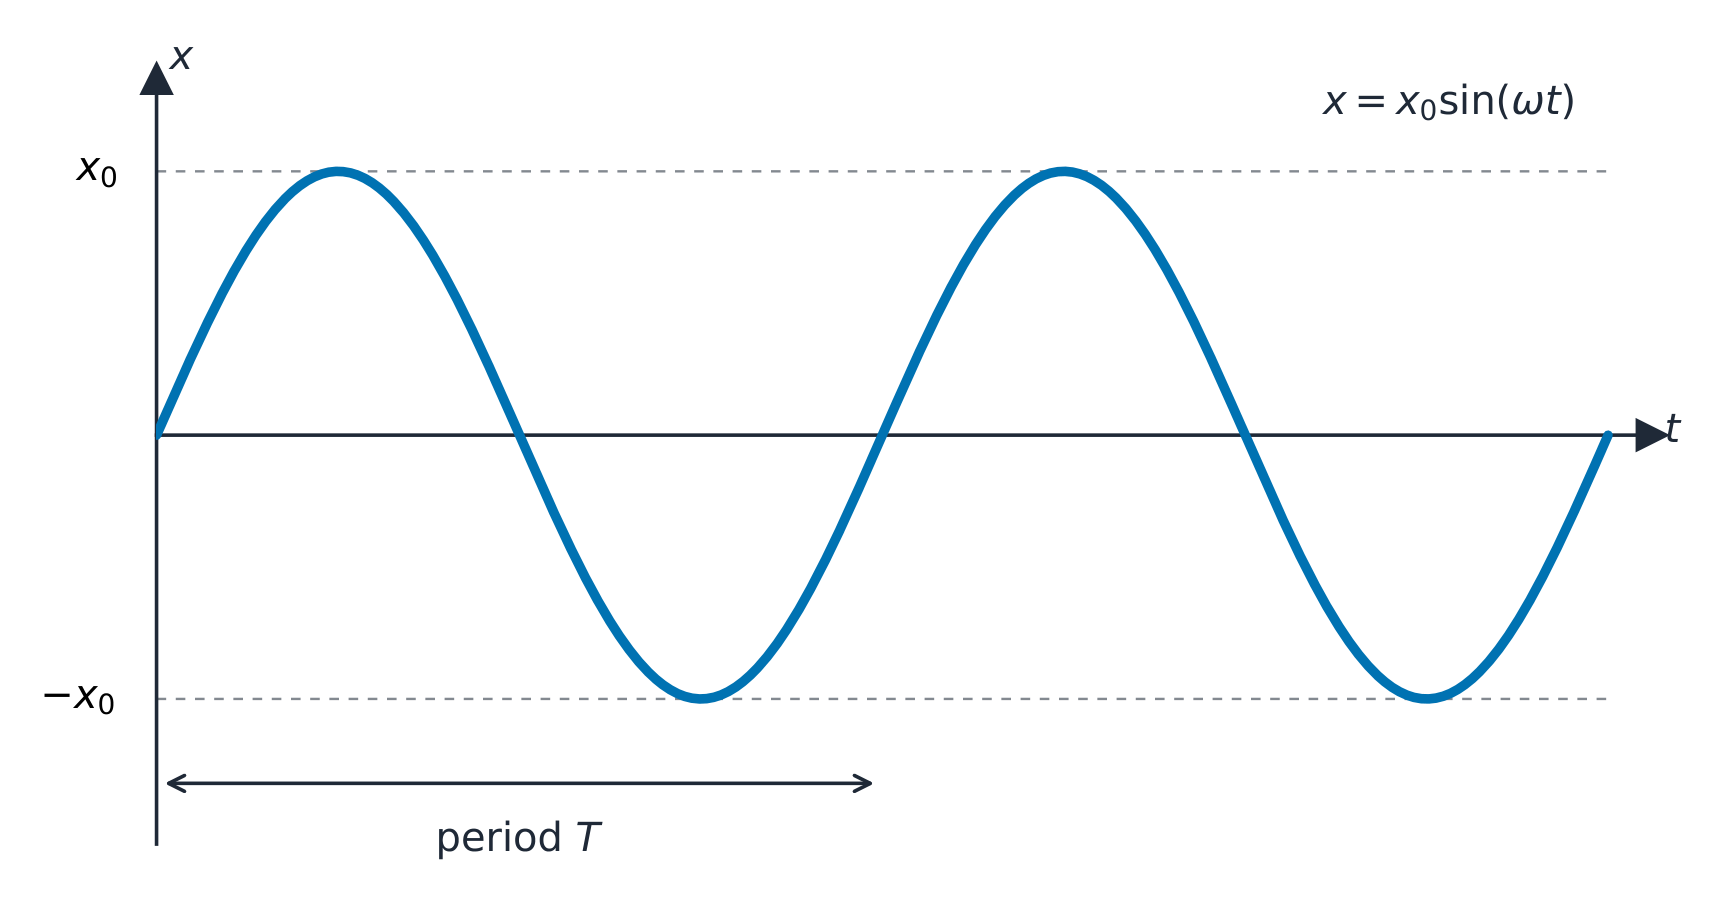
    • 2.9.A.5 La révolution d'un objet se déplaçant sur une trajectoire circulaire à vitesse constante (mouvement circulaire uniforme) peut être décrite à l'aide de la période et de la fréquence.
      • 2.9.A.5.i Le temps nécessaire pour accomplir un tour complet de trajectoire circulaire, une rotation complète ou un cycle complet de mouvement oscillatoire est défini comme la période, $T$.
      • 2.9.A.5.ii Le taux auquel un objet accomplit des révolutions est défini comme la fréquence, $f$.
        • Équation: $T = \dfrac{1}{f}$
      • 2.9.A.5.iii Pour un objet se déplaçant à vitesse constante sur une trajectoire circulaire, la période est donnée par l'équation dérivée
        • Équation: $T = \dfrac{2\pi r}{v}$

    Objectif d'apprentissage 2.9.B : Décrire les orbites circulaires en utilisant la troisième loi de Kepler.

    • 2.9.B.1 Pour un satellite en orbite circulaire autour d'un corps central, l'accélération centripète du satellite est causée uniquement par l'attraction gravitationnelle. La période et le rayon de l'orbite circulaire sont liés à la masse du corps central.
      • Équation : $T^2 = \dfrac{4\pi^2}{GM} R^3$

    Énoncé de limite : AP Physics 1 s'attend uniquement à ce que les étudiants analysent quantitativement les courbes inclinées pour lesquelles aucun frottement n'est requis pour maintenir un mouvement circulaire uniforme. L'analyse des situations nécessitant un frottement sur une courbe inclinée se limite aux descriptions qualitatives.

    Énoncé de limite : AP Physics 1 ne s'attend pas à ce que les étudiants connaissent la première ou la deuxième loi de Kepler du mouvement planétaire.

    Source : Description du cours et de l'examen AP College Board

    Mouvement circulaire uniforme

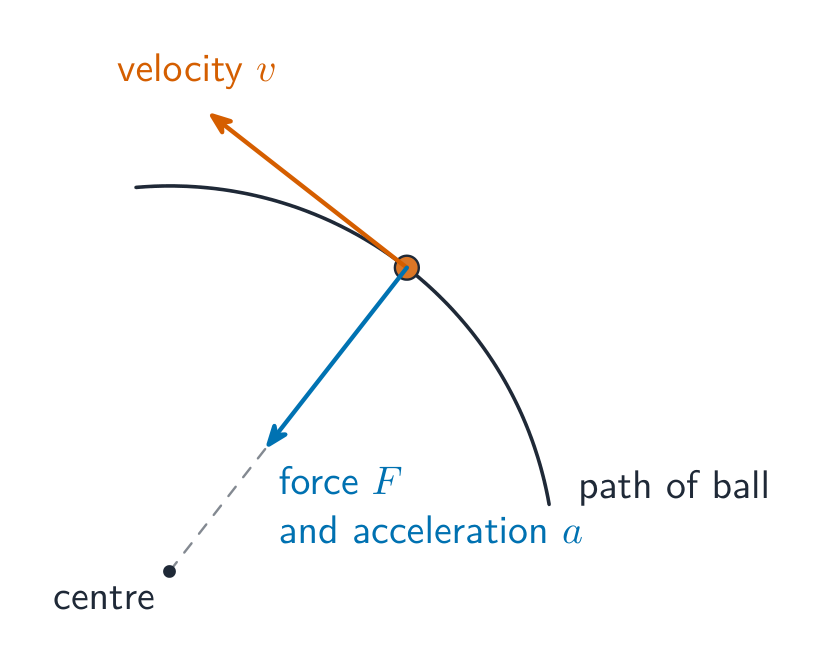
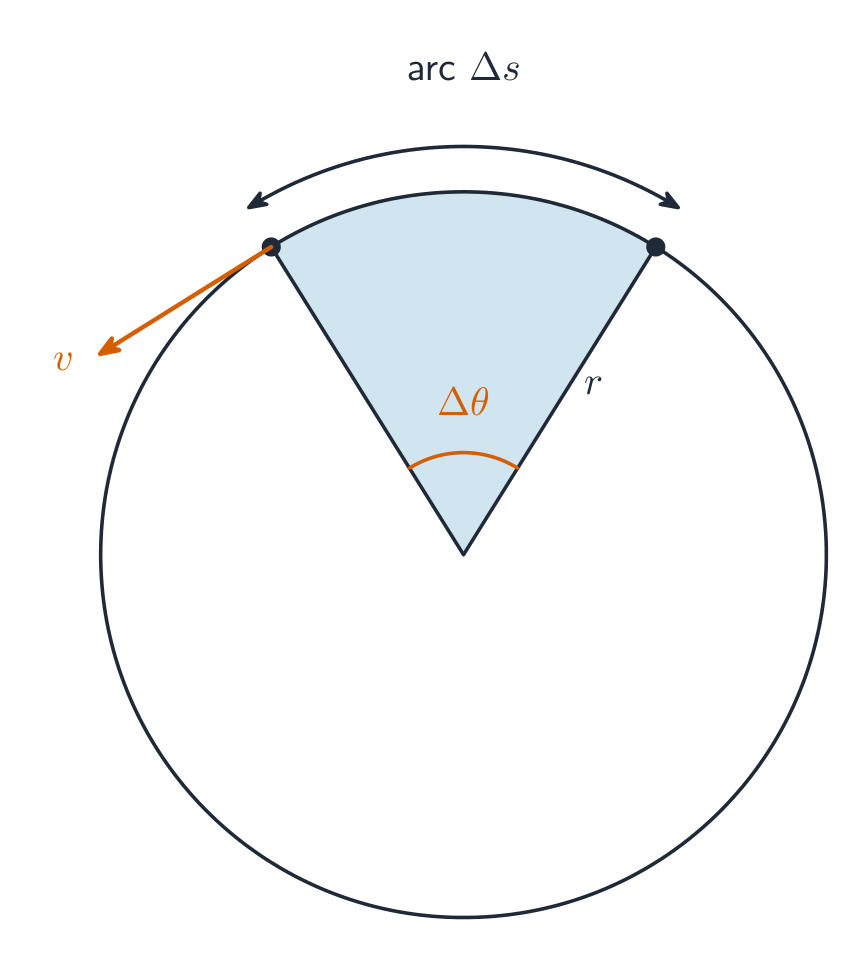
    Un objet se déplaçant en cercle à vitesse constante accélère tout de même, car la direction de sa vitesse change continuellement. Cette accélération centripète 向心加速度 pointe vers le centre :

    $$a_c=\frac{v^2}{r}.$$
    Elle est produite par une force nette vers l'intérieur (centripète) 向心力 $F_c=\dfrac{mv^2}{r}$ – fournie par n'importe quelle force réelle pointant vers l'intérieur (tension, gravité, friction, normale). Le temps pour un tour complet est la période 周期 $T$, et le nombre de tours par seconde est la fréquence 频率 $f$ ; ce sont des réciproques, $f = 1/T$, et les mêmes définitions s'appliquent à toute rotation ou oscillation. Il n'y a pas de force extérieure séparée ; « centrifuge » n'est qu'un effet apparent.

    La vitesse est tangentielle ; la force centripète et l'accélération pointent vers le centre
    La vitesse est tangente ; la force et l'accélération centripètes pointent vers le centre

    Exemple résolu. Une balle de $0.30\ \text{kg}$ attachée à une corde est agitée en cercle horizontal de rayon $0.80\ \text{m}$ à $4.0\ \text{m/s}$. Trouver la tension dans la corde. La tension fournit toute la force centripète :

    $$T=\frac{mv^2}{r}=\frac{0.30\times4.0^2}{0.80}=6.0\ \text{N}.$$
    Si la corde peut supporter au maximum $6.0\ \text{N}$, c'est la vitesse maximale que la balle peut atteindre à ce rayon – tourner plus vite et la corde se cassera.

    2.9

    Conseils d'examen

    • Tirez toujours un diagramme de corps libre d'abord : seulement les forces réelles sur l'objet choisi (poids, normale, tension, friction, appliquée) — jamais une flèche « $ma$ ».
    • Appliquez $\sum F = ma$ un axe à la fois ; sur un plan incliné, décomposez la gravité en $mg\sin\theta$ (parallèle) et $mg\cos\theta$ (perpendiculaire).
    • Une paire de la troisième loi de Newton agit sur deux objets différents – le poids d'un livre et la normale de la table ne forment pas une paire (les deux agissent sur le livre).
    • La friction statique s'ajuste jusqu'à $\mu_s N$ (utilisez-la pour tester si le mouvement commence) ; une fois le glissement, utilisez la friction cinétique $f_k=\mu_k N$.
    • Le mouvement circulaire nécessite une force nette vers l'intérieur (centripète) $mv^2/r$ fournie par une force réelle – il n'y a pas de force extérieure « centrifuge ».
  • 3

    Travail, énergie et puissance

    Regarder la leçon
    3.1

    Énergie cinétique de translation

    Programme

    Objectif d'apprentissage 3.1.A : Décrire l'énergie cinétique de translation d'un objet en fonction de sa masse et de sa vitesse.

    • 3.1.A.1 L'énergie cinétique de translation d'un objet est donnée par l'équation
      • Équation : $K = \dfrac{1}{2}mv^2$
    • 3.1.A.2 L'énergie cinétique de translation est une grandeur scalaire.
    • 3.1.A.3 Différents observateurs peuvent mesurer des valeurs différentes de l'énergie cinétique de translation d'un objet, selon le référentiel de l'observateur.

    Source : Description du cours et de l'examen AP College Board

    L'énergie 能量 est la capacité à effectuer un travail, mesurée en joules 焦耳 (J). Un objet en mouvement possède une énergie cinétique 动能 :

    $$K=\tfrac{1}{2}mv^2.$$
    Elle dépend du carré de la vitesse, donc doubler la vitesse quadruple l'énergie cinétique. L'énergie cinétique est un scalaire et n'est jamais négative.

    Exemple résolu. Une voiture de $1500\ \text{kg}$ roule à $20\ \text{m/s}$. Son énergie cinétique est $K=\tfrac12\times1500\times20^2=3.0\times10^{5}\ \text{J}=300\ \text{kJ}$. Si elle accélère à $40\ \text{m/s}$ (double), l'énergie cinétique devient $4\times$ plus grande, $1200\ \text{kJ}$ – c'est pourquoi la distance d'arrêt augmente si vite avec la vitesse.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    joules/dʒuːlz/ 焦耳 jiāo ěr
    kinetic energy/kɪˈnetɪk ˈenədʒi/ 动能 dòng néng
    3.2

    Travail

    Programme

    Objectif d'apprentissage 3.2.A : Décrire le travail effectué sur un objet ou un système par une force donnée ou un ensemble de forces.

    • 3.2.A.1 Le travail est la quantité d'énergie transférée vers ou hors d'un système par une force exercée sur ce système sur une distance.
      • 3.2.A.1.i Le travail effectué par une force conservative exercée sur un système est indépendant du chemin suivi et dépend uniquement des configurations initiale et finale de ce système.
      • 3.2.A.1.ii Le travail effectué par une force conservative sur un système — ou le changement d'énergie potentielle du système — sera nul si le système retourne à sa configuration initiale.
      • 3.2.A.1.iii Les énergies potentielles sont associées uniquement aux forces conservatives.
      • 3.2.A.1.iv Le travail effectué par une force non conservative dépend du chemin suivi.
      • 3.2.A.1.v Les exemples de forces non conservatrices incluent le frottement et la résistance de l'air.
    • 3.2.A.2 Le travail est une grandeur scalaire qui peut être positive, négative ou nulle.
    • 3.2.A.3 La quantité de travail effectué sur un système par une force constante est liée aux composantes de cette force et au déplacement du point d'application de cette force.
      • 3.2.A.3.i Seule la composante de la force exercée sur un système parallèle au déplacement du point d'application de la force modifiera l'énergie totale du système.
        • Équation: $W = F_{\parallel}d = Fd\cos\theta$
      • 3.2.A.3.ii La composante de la force exercée sur un système perpendiculaire à la direction du déplacement du centre de masse du système peut changer la direction du mouvement du système sans modifier son énergie cinétique.
    • 3.2.A.4 Le théorème de l'énergie-cinétique énonce que le changement de l'énergie cinétique d'un objet est égal à la somme du travail (travail net) effectué par toutes les forces exercées sur l'objet.
      • Équation : $\Delta K = \sum_{i} W_i = \sum_{i} F_{\parallel,i}\,d$
      • 3.2.A.4.i Une force externe peut modifier la configuration d'un système. La composante de la force externe parallèle au déplacement multipliée par le déplacement du point d'application de la force donne le changement de l'énergie cinétique du système.
      • 3.2.A.4.ii Si le centre de masse du système et le point d'application de la force se déplacent de la même distance lorsqu'une force est exercée sur un système, alors le système peut être modélisé comme un objet, et seule l'énergie cinétique du système peut changer.
      • 3.2.A.4.iii L'énergie dissipée par le frottement est généralement égale à la force de frottement multipliée par la longueur du chemin sur lequel la force est exercée.
        • Équation: $\Delta E_{\text{mech}} = F_f\,d\cos\theta$
    • 3.2.A.5 Le travail est égal à l'aire sous la courbe d'un graphique de $F_{\parallel}$ en fonction du déplacement.

    Énoncé de limite : AP Physics 1 s'attend uniquement à ce que les étudiants analysent le transfert d'énergie mécanique (tel que défini dans l'Unité 3, Sujet 4 : Conservation de l'énergie), bien que les étudiants doivent être conscients que l'énergie mécanique peut être dissipée sous forme d'énergie thermique ou sonore. En AP Physics 2, les étudiants étudieront également comment l'énergie thermique peut être transférée entre des systèmes par chauffage ou refroidissement.

    Source : Description du cours et de l'examen AP College Board

    Le travail 功 est l'énergie transférée par une force agissant sur un déplacement :

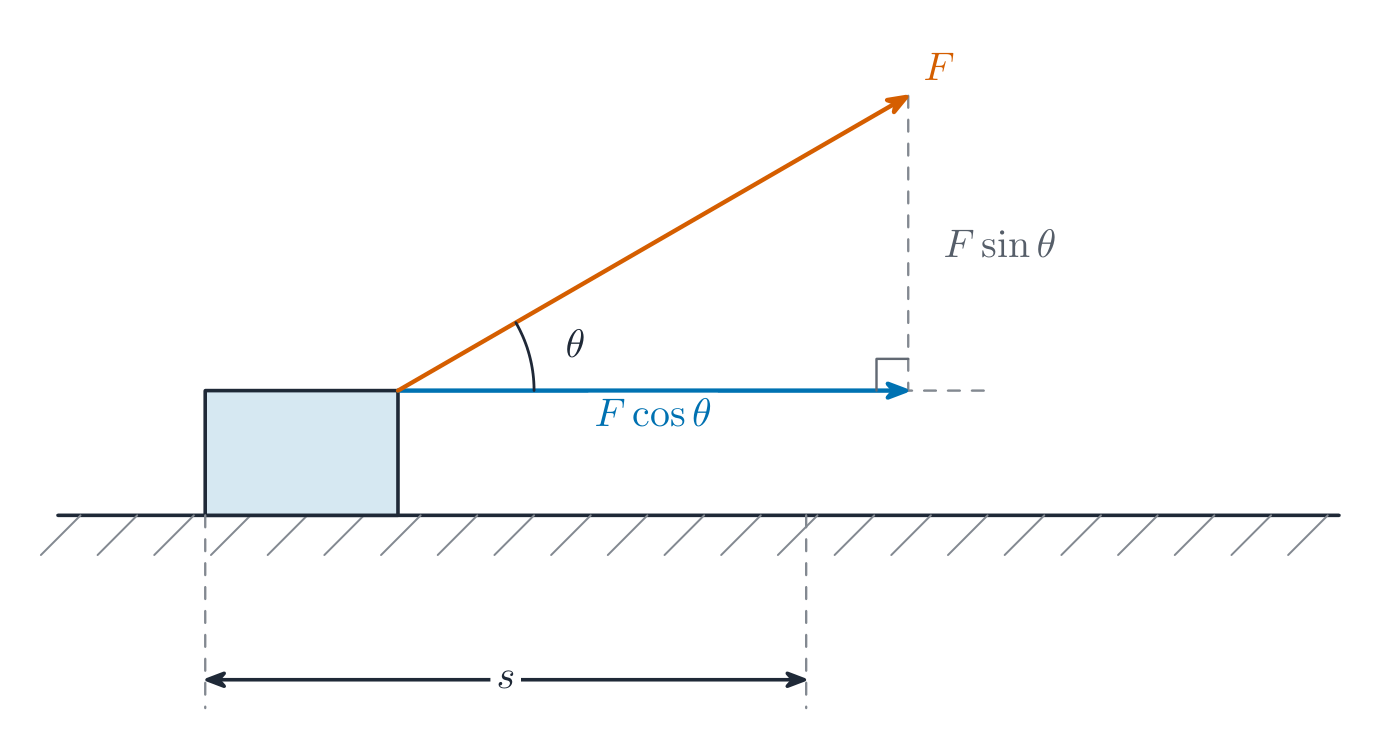
    $$W=F\,d\cos\theta,$$
    où $\theta$ est l'angle entre la force et le déplacement. Le travail est positif lorsque la force a une composante dans le sens du mouvement (ajoute de l'énergie), négatif lorsqu'il s'oppose au mouvement (retire de l'énergie), et nul lorsque la force est perpendiculaire. Sur un graphique force–position, le travail est la surface sous la courbe. Le théorème de l'énergie-cinétique 动能定理 stipule que le travail net est égal à la variation de l'énergie cinétique : $W_{\text{net}}=\Delta K$.

    Seule la composante de la force selon le déplacement effectue un travail
    Seule la composante de la force parallèle au déplacement effectue un travail

    Exemple résolu. Un bloc de $2.0\ \text{kg}$ se déplaçant à $3.0\ \text{m/s}$ sur un plancher sans frottement est poussé par une force de $5.0\ \text{N}$ sur une distance de $4.0\ \text{m}$ dans le sens du mouvement. Trouver sa vitesse finale. Le travail net est $W=Fd=5.0\times4.0=20\ \text{J}$, et par le théorème de l'énergie-cinétique $W=\tfrac12 m(v^2-v_0^2)$ :

    $$20=\tfrac12\times2.0\times(v^2-3.0^2)\;\Rightarrow\;v^2=29\;\Rightarrow\;v=5.4\ \text{m/s}.$$

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    Work/wɜːk/ 功 gōng
    work–energy theorem/wɜːk ˈenədʒi ˈθɪərəm/ 动能定理 dòng néng dìng lǐ
    Potential energy/pəˈtenʃl ˈenədʒi/ 势能 shì néng
    Gravitational potential energy/ˌɡrævɪˈteɪʃənl pəˈtenʃl ˈenədʒi/ 重力势能 zhòng lì shì néng
    Elastic potential energy/ɪˈlæstɪk pəˈtenʃl ˈenədʒi/ 弹性势能 tán xìng shì néng
    conservative forces/kənˈsɜːvətɪv ˈfɔːsɪz/ 保守力 bǎo shǒu lì
    total mechanical energy/ˈtəʊtl mɪˈkænɪkl ˈenədʒi/ 机械能 jī xiè néng
    conserved/kənˈsɜːvd/ 守恒 shǒu héng
    thermal energy/ˈθɜːml ˈenədʒi/ 热能 rè néng
    3.3

    Énergie potentielle

    Programme

    Objectif d'apprentissage 3.3.A : Décrire l'énergie potentielle d'un système.

    • 3.3.A.1 Un système composé de deux objets ou plus possède une énergie potentielle si les objets au sein de ce système n'interagissent entre eux que par des forces conservatrices.
    • 3.3.A.2 L'énergie potentielle est une grandeur scalaire associée à la position des objets au sein d'un système.
    • 3.3.A.3 La définition de l'énergie potentielle nulle pour un système donné est une décision prise par l'observateur considérant la situation afin de simplifier ou d'aider à l'analyse.
    • 3.3.A.4 L'énergie potentielle de systèmes physiques courants peut être décrite à l'aide des propriétés physiques de ce système.
      • 3.3.A.4.i L'énergie potentielle élastique d'un ressort idéal est donnée par l'équation suivante, où $\Delta x$ est la distance dont le ressort a été étiré ou comprimé par rapport à sa longueur d'équilibre.
        • Équation: $U_s = \dfrac{1}{2}k(\Delta x)^2$
      • 3.3.A.4.ii La forme générale de l'énergie potentielle gravitationnelle d'un système consistant en deux distributions de masse approximativement sphériques (par exemple, lunes, planètes ou étoiles) est donnée par l'équation
        • Équation: $U_g = -G\dfrac{m_1 m_2}{r}$
      • 3.3.A.4.iii Puisque le champ gravitationnel près de la surface d'une planète est presque constant, le changement d'énergie potentielle gravitationnelle dans un système consistant en un objet de masse $m$ et d'une planète avec un champ gravitationnel d'intensité $g$ lorsque l'objet est près de la surface de la planète peut être approximativement décrit par l'équation
        • Équation: $\Delta U_g = mg\Delta y$
    • 3.3.A.5 L'énergie potentielle totale d'un système contenant plus de deux objets est la somme de l'énergie potentielle de chaque paire d'objets au sein du système.

    Source : Description du cours et de l'examen AP College Board

    L'énergie potentielle 势能 est de l'énergie stockée qui dépend de la position ou de la configuration :

    • Énergie potentielle gravitationnelle 重力势能 près de la surface : $U_g=mgh$ (hauteur $h$ au-dessus d'un niveau de référence).
    • Énergie potentielle élastique 弹性势能 dans un ressort : $U_s=\tfrac{1}{2}kx^2$.

    L'énergie potentielle est définie uniquement pour les forces conservatives 保守力 (gravité, ressorts), pour lesquelles l'énergie stockée dépend de la position, pas du chemin. Seules les variations d'énergie potentielle comptent, vous pouvez donc placer le niveau zéro où c'est pratique.

    La forme $U_g=mgh$ ne s'applique que près d'une surface où $g$ est approximativement constant. La forme générale, pour deux masses sphériques séparées par une distance $r$, est

    $$U_g=-\frac{G m_1 m_2}{r}.$$
    Elle est négative et définie comme étant nulle à une séparation infinie, donc l'énergie potentielle gravitationnelle augmente vers zéro lorsque les masses s'éloignent. $mgh$ est simplement son approximation près de la surface. (C'est la forme dont vous avez besoin pour les satellites et la vitesse d'échappement.)

    Explorer

    Stocker l'énergie potentielle élastique dans un ressort

    L'étirement d'un ressort stocke de l'énergie potentielle élastique $\tfrac12 kx^2$ — correspondant à l'aire sous la courbe force-allongement. Relâchez-le et cette énergie devient cinétique.

    3.4

    Conservation de l'énergie

    Programme

    Objectif d'apprentissage 3.4.A : Décrire les énergies présentes dans un système.

    • 3.4.A.1 Un système composé d'un seul objet ne peut posséder que de l'énergie cinétique.
    • 3.4.A.2 Un système contenant des objets qui interagissent via des forces conservatrices ou qui peuvent changer de forme de manière réversible peut posséder à la fois des énergies cinétiques et potentielles.

    Objectif d'apprentissage 3.4.B : Décrire le comportement d'un système en utilisant les principes de conservation de l'énergie mécanique.

    • 3.4.B.1 L'énergie mécanique est la somme des énergies cinétique et potentielle d'un système.
    • 3.4.B.2 Tout changement dans un type d'énergie au sein d'un système doit être compensé par un changement équivalent d'autres types d'énergies au sein du système ou par un transfert d'énergie entre le système et ses environs.
    • 3.4.B.3 Un système peut être sélectionné de sorte que l'énergie totale de ce système soit constante.
    • 3.4.B.4 Si l'énergie totale d'un système change, ce changement sera équivalent à l'énergie transférée vers ou hors du système.

    Objectif d'apprentissage 3.4.C : Décrire comment la sélection d'un système détermine si l'énergie de ce système change.

    • 3.4.C.1 L'énergie est conservée dans toutes les interactions.
    • 3.4.C.2 Si le travail effectué sur un système sélectionné est nul et qu'il n'y a pas d'interactions non conservatrices au sein du système, l'énergie mécanique totale du système est constante.
    • 3.4.C.3 Si le travail effectué sur un système sélectionné est non nul, l'énergie est transférée entre le système et l'environnement.

    Énoncé de limite : AP Physics 1 s'attend à ce que les étudiants sachent que l'énergie mécanique peut être dissipée sous forme d'énergie thermique ou sonore par des forces non conservatrices.

    Source : Description du cours et de l'examen AP College Board

    Conservation de l'énergie : KE ⇄ PE
    Un manège avec de hauts loops de piste verte et rouge contre le ciel
    Un roller-coaster échange de l'énergie : il est le plus haut (plus d'énergie potentielle) en haut et le plus rapide (plus d'énergie cinétique) en bas

    L'énergie mécanique totale 机械能 est $E=K+U$. Lorsque seules les forces conservatives effectuent un travail, l'énergie mécanique est conservée 守恒 :

    $$K_1+U_1=K_2+U_2.$$
    Lorsque la friction ou d'autres forces non conservatrices agissent, elles transfèrent l'énergie mécanique en énergie thermique 热能 ; alors l'énoncé général est que l'énergie totale (y compris thermique) est conservée. Les diagrammes à barres d'énergie sont un bon moyen de suivre où l'énergie va.

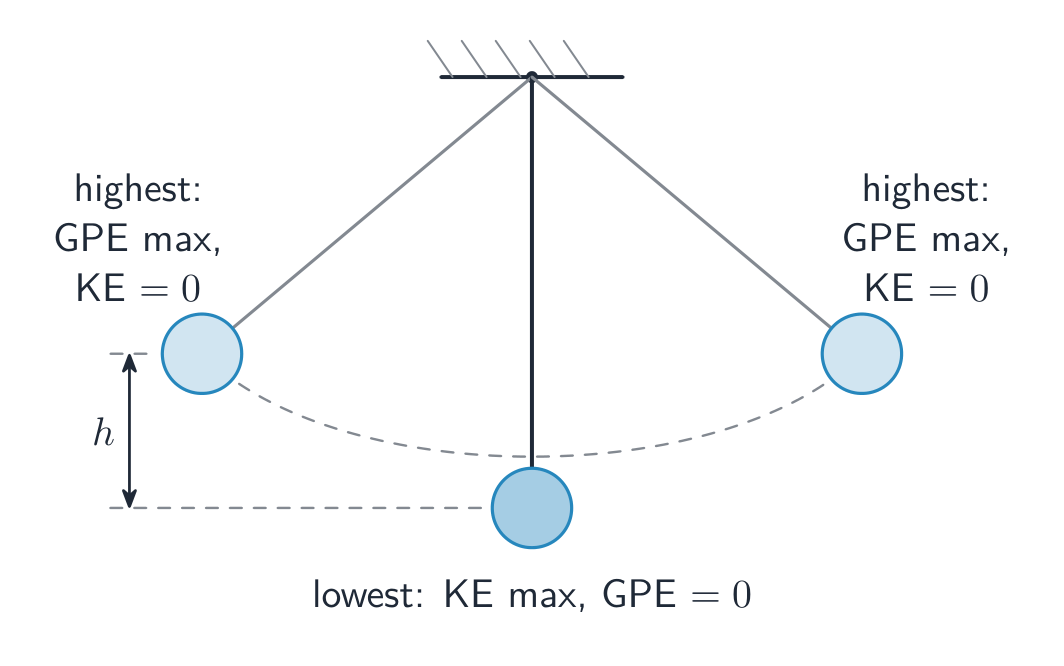
    Un pendule oscillant échange de l'énergie potentielle gravitationnelle contre de l'énergie cinétique et vice versa
    Un pendule oscillant échange de l'énergie potentielle gravitationnelle contre de l'énergie cinétique et vice versa

    Exemple résolu. Une balle est relâchée au repos au sommet d'une rampe sans frottement haute de $5.0\ \text{m}$. Trouver sa vitesse en bas. Toute l'énergie potentielle gravitationnelle devient énergie cinétique :

    $$mgh=\tfrac12 mv^2\;\Rightarrow\;v=\sqrt{2gh}=\sqrt{2\times9.8\times5.0}=9.9\ \text{m/s}.$$
    La masse s'annule, donc chaque objet atteint la même vitesse – exactement le résultat de la chute libre, maintenant obtenu par l'énergie. Si au lieu de cela $30\ \text{J}$ était perdu à cause de la friction, vous devriez la soustraire : $mgh-30=\tfrac12 mv^2$.

    Explorer

    Observer la conversion d'énergie lors de la chute d'un objet

    En l'absence de frottement, l'énergie mécanique est conservée : lorsque l'objet tombe, l'énergie potentielle gravitationnelle se transforme en énergie cinétique, tandis que le total reste constant.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    Energy/ˈenədʒi/ 能量 néng liàng
    3.5

    Puissance

    Programme

    Objectif d'apprentissage 3.5.A : Décrire le transfert d'énergie vers, hors ou au sein d'un système en termes de puissance.

    • 3.5.A.1 La puissance est le taux auquel l'énergie change par rapport au temps, soit par transfert vers ou hors d'un système, soit par conversion d'un type à un autre au sein d'un système.
    • 3.5.A.2 La puissance moyenne est la quantité d'énergie transférée ou convertie, divisée par le temps nécessaire à ce transfert ou à cette conversion.
      • Équation : $P_{\text{avg}} = \dfrac{\Delta E}{\Delta t}$
    • 3.5.A.3 Puisque le travail est le changement d'énergie d'un objet ou d'un système dû à une force, la puissance moyenne est le travail total effectué, divisé par le temps pendant lequel ce travail a été effectué.
      • Équation : $P_{\text{avg}} = \dfrac{W}{\Delta t}$
    • 3.5.A.4 La puissance instantanée fournie à un objet par la composante d'une force constante parallèle à la vitesse de l'objet peut être décrite par l'équation dérivée.
      • Équation : $P_{\text{inst}} = F_{\parallel}v = Fv\cos\theta$

    Source : Description du cours et de l'examen AP College Board

    La puissance 功率 est le taux de réalisation du travail ou de transfert d'énergie, mesuré en watts 瓦特 (W) :

    $$P=\frac{W}{\Delta t}=\frac{\Delta E}{\Delta t},\qquad\text{and instantaneously}\qquad P=Fv.$$
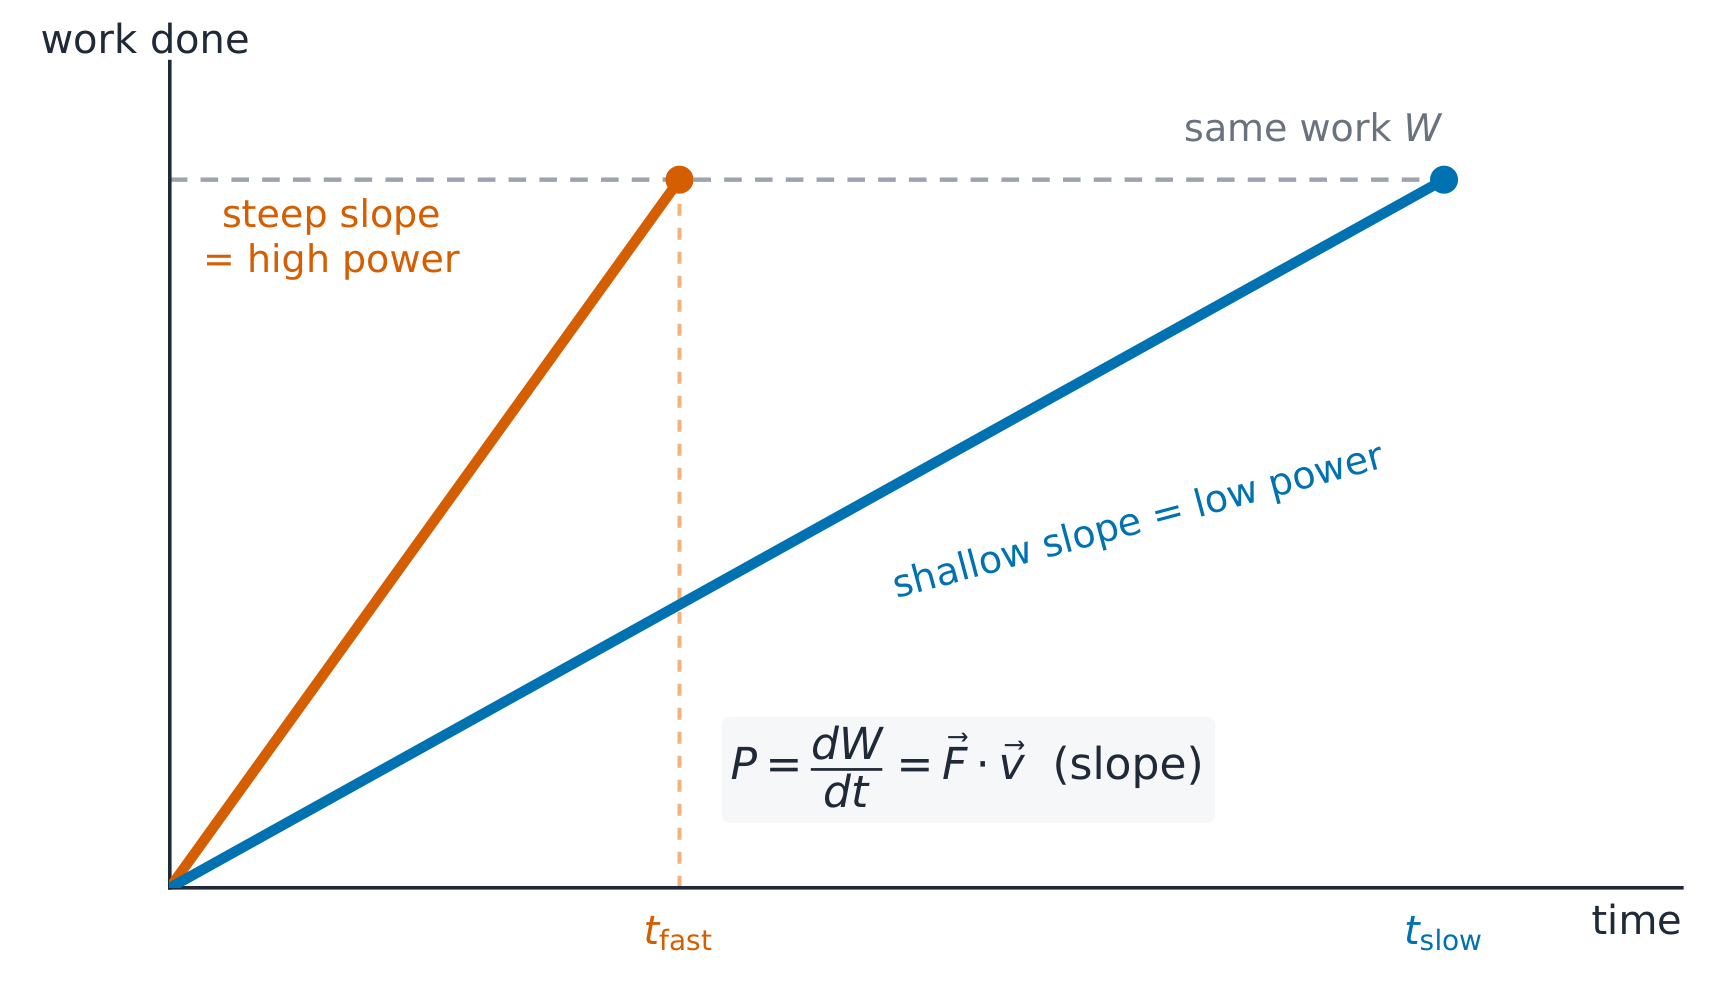
    Donc le même travail effectué plus rapidement nécessite plus de puissance. Sur un graphique énergie–temps, la puissance est la pente.

    La puissance est la pente du graphique travail-temps : le même travail accompli en moins de temps signifie plus de puissance
    La puissance est la pente du graphique travail-temps : le même travail en moins de temps signifie plus de puissance

    Exemple résolu. Un moteur soulève une charge de $50\ \text{kg}$ à une vitesse constante de $2.0\ \text{m/s}$. Comme il se déplace à vitesse constante, la force de levage égale le poids, donc

    $$P=Fv=mgv=50\times9.8\times2.0=980\ \text{W}.$$

    Les vraies machines gaspillent une partie de l'énergie, nous citons donc l'efficacité 效率 – la puissance utile de sortie divisée par la puissance totale d'entrée. Si ce moteur absorbe $1400\ \text{W}$ de puissance électrique pour fournir $980\ \text{W}$ de levage utile, son efficacité est $980/1400=0.70$, soit $70\%$ ; les $30\%$ restants deviennent chaleur et bruit.

    Une cascade : la puissance est la rapidité avec laquelle l'énergie est transférée — la même chute en moins de temps est plus puissante
    Une cascade : la puissance est la rapidité avec laquelle l'énergie est transférée – la même chute en moins de temps est plus puissante
    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    Power/ˈpaʊə/ 功率 gōng lǜ
    watts/wɒts/ 瓦特 wǎ tè
    efficiency/ɪˈfɪʃənsi/ 效率 xiào lǜ
    3.5

    Conseils d'examen

    • Utilisez $W=Fd\cos\theta$ : le travail est nul lorsque la force est perpendiculaire au mouvement, et négatif lorsqu'il s'oppose à lui.
    • Visez le théorème de l'énergie-cinétique ($W_{\text{net}}=\Delta K$) ou la conservation de l'énergie ($K_1+U_1=K_2+U_2$) plutôt que les forces chaque fois que le parcours est compliqué.
    • Lorsqu'il y a de la friction, l'énergie mécanique n'est pas conservée – soustrayez l'énergie perdue sous forme de chaleur.
    • Rappelez-vous $K\propto v^2$ : doubler la vitesse quadruple l'énergie cinétique (et la distance d'arrêt).
    • Utilisez $P=Fv$ pour la puissance à vitesse constante ; à vitesse constante, la force nette est nulle mais la puissance n'est pas.
  • 4

    Impulsion linéaire

    Regarder la leçon
    4.1

    Quantité de mouvement linéaire

    Programme

    Objectif d'apprentissage 4.1.A : Décrire l'impulsion linéaire d'un objet ou d'un système.

    • 4.1.A.1 L'impulsion linéaire est définie par l'équation $\vec{p} = m\vec{v}$.
      • Équation : $\vec{p} = m\vec{v}$
    • 4.1.A.2 L'impulsion est une grandeur vectorielle et a la même direction que la vitesse.
    • 4.1.A.3 L'impulsion peut être utilisée pour analyser les collisions et les explosions.
      • 4.1.A.3.i Une collision est un modèle pour une interaction où les forces exercées entre les objets impliqués dans le système sont beaucoup plus grandes que la force externe nette exercée sur ces objets pendant l'interaction.
      • 4.1.A.3.ii Comme seuls les états initial et final d'une collision sont analysés, le modèle objet peut être utilisé pour analyser les collisions.
      • 4.1.A.3.iii Une explosion est un modèle pour une interaction dans laquelle des forces internes au système éloignent les objets au sein de ce système.

    Énoncé de limite : Sauf indication contraire, le terme général « impulsion » fera référence spécifiquement à l'impulsion linéaire.

    Source : Description du cours et de l'examen AP College Board

    La quantité de mouvement linéaire 动量 est la masse multipliée par la vitesse – un vecteur pointant dans la même direction que la vitesse :

    $$\vec{p}=m\vec{v}.$$
    Elle mesure « à quel point il est difficile d'arrêter » un objet en mouvement. Un camion lourd et lent et une balle légère et rapide peuvent avoir la même quantité de mouvement. Son unité est $\text{kg m/s}$, la même que celle de $\text{N s}$.

    4.2

    Changement de quantité de mouvement et impulsion

    Programme

    Objectif d'apprentissage 4.2.A : Décrire l'impulsion fournie à un objet ou un système.

    • 4.2.A.1 Le taux de changement de l'impulsion est égal à la force externe nette exercée sur un objet ou un système.
      • Équation : $\vec{F}_{\text{net}} = \dfrac{\Delta \vec{p}}{\Delta t}$
    • 4.2.A.2 L'impulsion est définie comme le produit de la force moyenne exercée sur un système et de l'intervalle de temps pendant lequel cette force est exercée sur le système.
      • Équation : $\vec{J} = \vec{F}_{\text{avg}} \Delta t$
    • 4.2.A.3 L'impulsion est une grandeur vectorielle et a la même direction que la force nette exercée sur le système.
    • 4.2.A.4 L'impulsion fournie à un système par une force externe nette est égale à l'aire sous la courbe d'un graphique de la force externe nette exercée sur le système en fonction du temps.
    • 4.2.A.5 La force externe nette exercée sur un système est égale à la pente d'un graphique de l'impulsion du système en fonction du temps.

    Objectif d'apprentissage 4.2.B : Décrire la relation entre l'impulsion exercée sur un objet ou un système et le changement d'impulsion de l'objet ou du système.

    • 4.2.B.1 Le changement d'impulsion est la différence entre l'impulsion finale d'un système et son impulsion initiale.
      • Équation : $\Delta \vec{p} = \vec{p} - \vec{p}_0$
    • 4.2.B.2 Le théorème de l'impulsion-quantité de mouvement relie l'impulsion exercée sur un système et la variation de quantité de mouvement de ce système.
      • Équation : $\vec{J} = \vec{F}_{\text{avg}} \Delta t = \Delta \vec{p}$
    • 4.2.B.3 La deuxième loi du mouvement de Newton est une conséquence directe du théorème de l'impulsion-quantité de mouvement appliqué aux systèmes à masse constante.
      • Équation : $\vec{F}_{\text{net}} = \dfrac{\Delta \vec{p}}{\Delta t} = m\dfrac{\Delta \vec{v}}{\Delta t} = m\vec{a}$

    Énoncé de limite : AP Physics 1 ne requiert pas que les étudiants analysent quantitativement des systèmes dont la masse varie avec le temps.

    Source : Description du cours et de l'examen AP College Board

    Une force nette agissant pendant un temps modifie la quantité de mouvement. L'impulsion 冲量 délivrée est

    $$\vec{J}=\vec{F}\,\Delta t=\Delta\vec{p}.$$
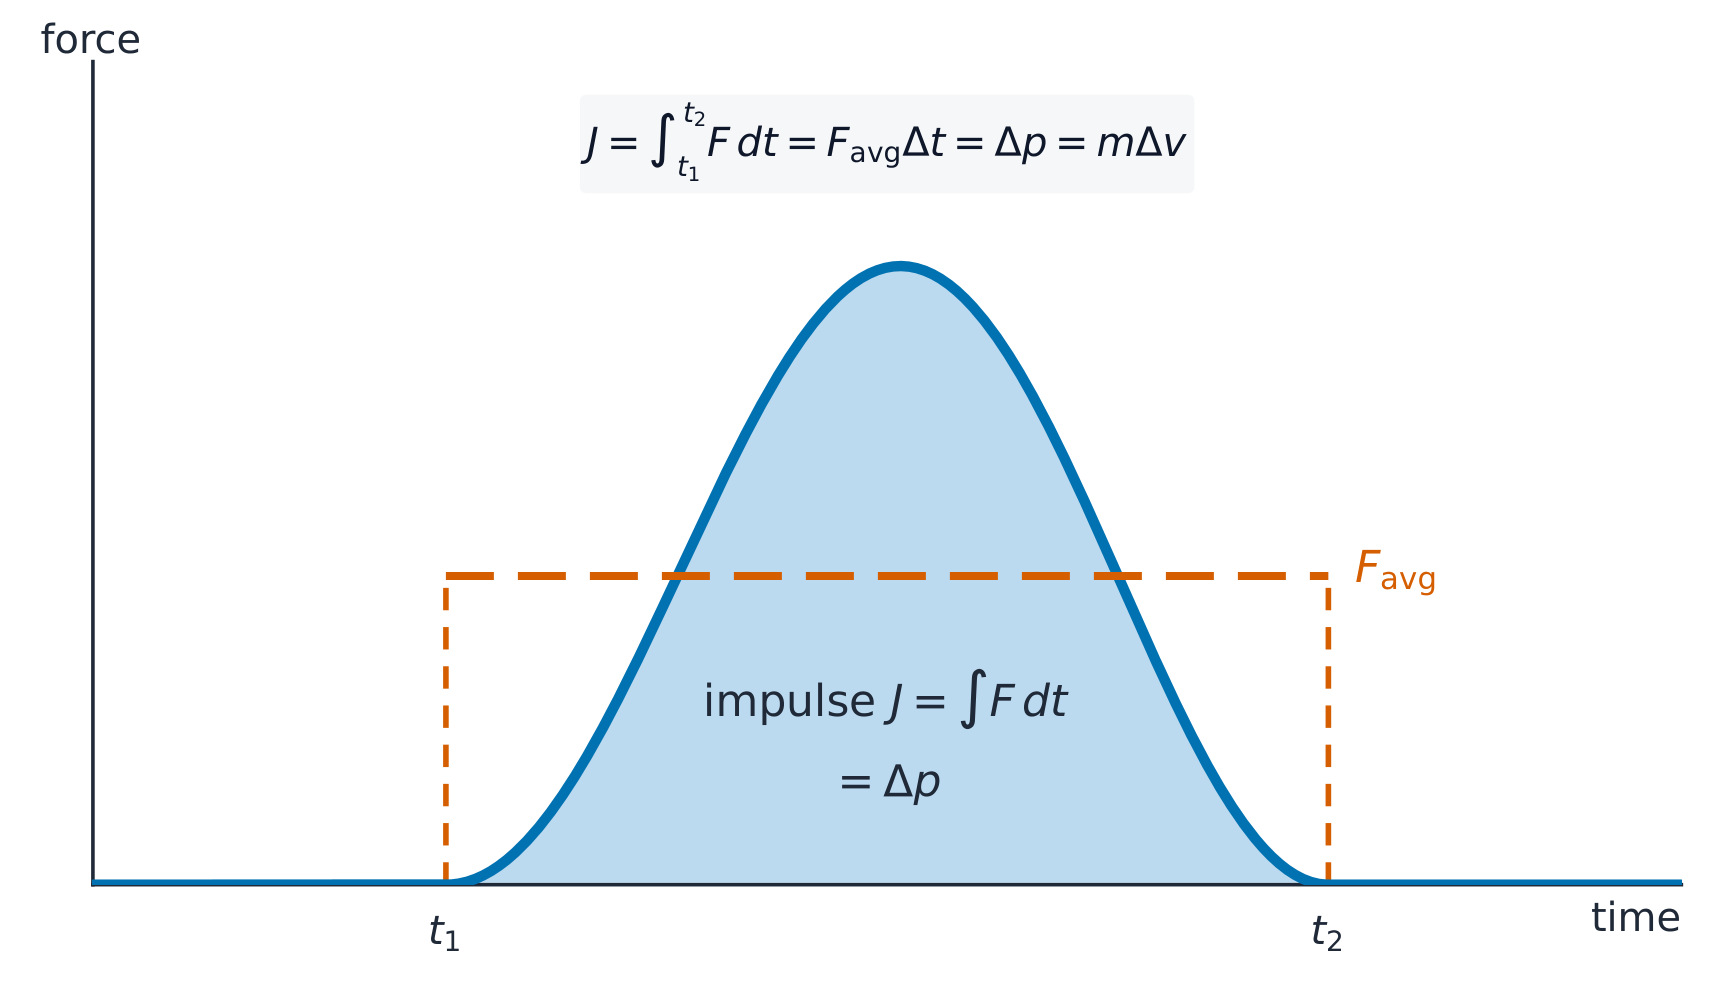
    Ceci est le théorème de l'impulsion-quantité de mouvement : l'impulsion est égale à la variation de la quantité de mouvement. Sur un graphique force–temps, l'impulsion est la surface sous la courbe. Cela explique pourquoi les airbags et le suivi aident – étaler la même variation de quantité de mouvement sur un temps plus long réduit la force.

    L'impulsion est l'aire sous la courbe force-temps, égale à la force moyenne multipliée par la durée de contact
    L'impulsion est la surface sous la courbe force-temps, égale à la force moyenne multipliée par le temps de contact

    Exemple résolu. Une balle de $0.15\ \text{kg}$ heurte un mur à $20\ \text{m/s}$ et rebondit directement en arrière à $15\ \text{m/s}$. Le contact dure $0.020\ \text{s}$. Trouver la force moyenne sur la balle. Prenez la direction du rebond comme positive, donc $u=-20\ \text{m/s}$ et $v=+15\ \text{m/s}$ :

    $$\Delta p=m(v-u)=0.15\big(15-(-20)\big)=5.25\ \text{kg m/s},\qquad F=\frac{\Delta p}{\Delta t}=\frac{5.25}{0.020}=260\ \text{N}.$$
    Le signe est important : oublier que la vitesse s'inverse est l'erreur la plus commune ici.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    Linear momentum/ˈlɪnɪə məʊˈmentəm/ 动量 dòng liàng
    impulse/ˈɪmpʌls/ 冲量 chōng liàng
    conserved/kənˈsɜːvd/ 守恒 shǒu héng
    4.3

    Conservation de la quantité de mouvement linéaire

    Programme

    Objectif d'apprentissage 4.3.A : Décrire le comportement d'un système en utilisant la conservation de la quantité de mouvement linéaire.

    • 4.3.A.1 Un ensemble d'objets ayant chacun leur propre quantité de mouvement peut être décrit comme un seul système possédant une vitesse unique du centre de masse.
      • 4.3.A.1.i Pour un ensemble d'objets, la vitesse du centre de masse d'un système peut être calculée à l'aide de l'équation $\vec{v}_{\text{cm}} = \dfrac{\sum \vec{p}_i}{\sum m_i} = \dfrac{\sum m_i \vec{v}_i}{\sum m_i}$.
      • 4.3.A.1.ii La vitesse du centre de masse d'un système reste constante en l'absence de force externe nette.
    • 4.3.A.2 La quantité de mouvement totale d'un système est la somme des quantités de mouvement des parties qui le composent.
    • 4.3.A.3 En l'absence de forces externes nettes, toute modification de la quantité de mouvement d'un objet au sein d'un système doit être compensée par une variation équivalente et opposée de quantité de mouvement ailleurs dans le système. Toute variation de la quantité de mouvement d'un système résulte d'un transfert de quantité de mouvement entre le système et son environnement.
      • 4.3.A.3.i L'impulsion exercée par un objet sur un second objet est égale et opposée à l'impulsion exercée par le second objet sur le premier. Il s'agit d'une conséquence directe de la troisième loi de Newton.
      • 4.3.A.3.ii Un système peut être choisi de telle sorte que sa quantité de mouvement totale soit constante.
      • 4.3.A.3.iii Si la quantité de mouvement totale d'un système change, cette variation sera équivalente à l'impulsion exercée sur le système.
        • Équation: $\vec{J} = \Delta \vec{p}$
    • 4.3.A.4 Une application correcte de la conservation de la quantité de mouvement permet de déterminer la vitesse d'un système immédiatement avant et immédiatement après des collisions ou des explosions.

    Énoncé de limite : AP Physics 1 comprend un traitement quantitatif et qualitatif de la conservation de la quantité de mouvement en une dimension, ainsi qu'un traitement semi-quantitatif en deux dimensions. Les questions d'examen impliquant la résolution de systèmes d'équations simultanées ne sont pas incluses dans AP Physics 1, mais l'examen AP Physics 1 peut comporter des questions évaluant si les étudiants savent poser correctement les équations et raisonner sur la façon dont la modification d'une masse, d'une vitesse ou d'un angle donné affecterait d'autres grandeurs. AP Physics 2 comprend un traitement complet de la conservation de la quantité de mouvement en deux dimensions pour les problèmes comportant une seule vitesse finale inconnue.

    Objectif d'apprentissage 4.3.B : Décrire comment le choix d'un système détermine si la quantité de mouvement de ce système change.

    • 4.3.B.1 La quantité de mouvement est conservée dans toutes les interactions.
    • 4.3.B.2 Si la force externe nette agissant sur le système choisi est nulle, la quantité de mouvement totale du système est constante.
    • 4.3.B.3 Si la force externe nette agissant sur le système choisi est non nulle, la quantité de mouvement est transférée entre le système et l'environnement.

    Source : Description du cours et de l'examen AP College Board

    Si la force externe nette sur un système est nulle, sa quantité de mouvement totale est conservée 守恒 :

    $$\sum \vec{p}_{\text{before}}=\sum \vec{p}_{\text{after}}.$$
    Les forces internes (comme la poussée entre deux chariots en collision) forment des paires de la troisième loi et s'annulent, donc elles ne peuvent pas changer la quantité de mouvement totale. C'est l'outil clé pour les collisions 碰撞 et les explosions – appliquez-le séparément dans les directions $x$ et $y$.

    Une collision frontale : la quantité de mouvement totale avant est égale à la quantité de mouvement totale après
    Une collision frontale : la quantité de mouvement totale avant est égale à la quantité de mouvement totale après

    Exemple résolu (recul 反冲). Un patineur de $60\ \text{kg}$, initialement au repos sur une glace sans frottement, lance une balle de $2.0\ \text{kg}$ à $8.0\ \text{m/s}$. Trouvez sa vitesse de recul. La quantité de mouvement totale commence à zéro et reste nulle :

    $$0=(60)v+(2.0)(8.0)\;\Rightarrow\;v=-\frac{16}{60}=-0.27\ \text{m/s},$$
    elle se déplace donc à $0.27\ \text{m/s}$ dans la direction opposée à celle de la balle – le principe derrière les fusées et les armes à feu.

    Un ensemble complet d'objets peut être décrit par une seule vitesse du centre de masse 质心速度 :

    $$\vec{v}_{\text{cm}}=\frac{\sum m_i\vec{v}_i}{\sum m_i}=\frac{\vec{p}_{\text{total}}}{M_{\text{total}}}.$$
    Puisque la quantité de mouvement totale est conservée lorsqu'aucune force extérieure nette n'agit, $\vec{v}_{\text{cm}}$ reste alors constante – un graphique de $v_{\text{cm}}$ en fonction du temps est plat sauf si une force extérieure agit. Une collision interne ou une explosion ne la modifie jamais, aussi violentes que soient les pièces qui s'éparpillent.

    Explorer

    Entrer en collision deux chariots et conserver la quantité de mouvement

    Dans toute collision, la quantité de mouvement totale $\sum mv$ avant est égale à celle après. Réglez les masses et les vitesses et vérifiez la comptabilité de la quantité de mouvement.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    collisions/kəˈlɪʒnz/ 碰撞 pèng zhuàng
    center-of-mass velocity/ˈsentə ɒv mæs vəˈlɒsɪti/ 质心速度 zhì xīn sù dù
    elastic collision/ɪˈlæstɪk kəˈlɪʒn/ 弹性碰撞 tán xìng pèng zhuàng
    inelastic collision/ɪnɪˈlæstɪk kəˈlɪʒn/ 非弹性碰撞 fēi tán xìng pèng zhuàng
    recoil/rɪˈkɔɪl/ 反冲 fǎn chōng
    4.4

    Collisions élastiques et inélastiques

    Programme

    Objectif d'apprentissage 4.4.A : Décrire si une interaction entre des objets est élastique ou inélastique.

    • 4.4.A.1 Une collision élastique entre des objets est une collision où l'énergie cinétique initiale du système est égale à l'énergie cinétique finale du système.
    • 4.4.A.2 Lors d'une collision élastique, les énergies cinétiques finales de chaque objet au sein du système peuvent être différentes de leurs énergies cinétiques initiales.
    • 4.4.A.3 Une collision inélastique entre des objets est une collision où l'énergie cinétique totale du système diminue.
    • 4.4.A.4 Lors d'une collision inélastique, une partie de l'énergie cinétique initiale n'est pas restituée sous forme d'énergie cinétique, mais est transformée par des forces non conservatives en d'autres formes d'énergie.
    • 4.4.A.5 Lors d'une collision parfaitement inélastique, les objets restent collés ensemble et se déplacent avec la même vitesse après la collision.

    Source : Description du cours et de l'examen AP College Board

    Conservation de la quantité de mouvement lors d'une collision

    La quantité de mouvement est conservée dans chaque collision (sans force externe). L'énergie cinétique ne l'est pas :

    Une collision rasante, résolue selon deux axes perpendiculaires
    Une collision rasante, résolue selon deux axes perpendiculaires
    • Dans une collision élastique 弹性碰撞, l'énergie cinétique est également conservée (les objets rebondissent proprement l'un de l'autre).
    • Dans une collision inélastique 非弹性碰撞, une partie de l'énergie cinétique devient de la chaleur ou de la déformation. Dans une collision parfaitement inélastique, les objets collent ensemble et se déplacent avec une vitesse commune par la suite.

    Stratégie : écrivez toujours la conservation de la quantité de mouvement ; ajoutez la conservation de l'énergie uniquement si la collision est explicitement qualifiée d'élastique. Un fait élastique à retenir : lors d'une collision élastique en 1D entre des masses égales, les deux objets échangent simplement leurs vitesses (une balle en heurtant une autre identique immobile s'arrête net, et la cible part à la vitesse incidente).

    Exemple résolu. Une voiture de $1000\ \text{kg}$ roulant à $20\ \text{m/s}$ percute une voiture stationnaire de $1500\ \text{kg}$ et elles restent liées ensemble. Trouvez leur vitesse commune et l'énergie cinétique perdue. La conservation de la quantité de mouvement donne

    $$1000\times20=(1000+1500)\,v\;\Rightarrow\;v=\frac{20000}{2500}=8.0\ \text{m/s}.$$
    L'énergie cinétique avant est $\tfrac12(1000)(20^2)=2.0\times10^{5}\ \text{J}$ ; après, c'est $\tfrac12(2500)(8.0^2)=8.0\times10^{4}\ \text{J}$. Donc $1.2\times10^{5}\ \text{J}$ (environ $60\%$) est dissipée dans l'écrasement et la chaleur – la quantité de mouvement est toujours conservée, mais pas l'énergie cinétique.

    Un jeu de boules Newton : cinq billes d'acier suspendues en ligne
    Un jeu de boules Newton montre la quantité de mouvement et l'énergie cinétique traversant une rangée de billes dans une collision quasi-élastique
    Explorer

    Comparer les collisions élastiques et inélastiques

    La quantité de mouvement est toujours conservée, mais l'énergie cinétique n'est conservée que dans une collision élastique. Dans une collision inélastique, les chariots collent ensemble et une partie de l'énergie devient de la chaleur.

    4.4

    Conseils d'examen

    • La quantité de mouvement est un vecteur – attribuez des signes $+$/$-$ avant d'additionner ; une balle qui rebondit inverse sa vitesse, générant une grande $\Delta p$.
    • La quantité de mouvement est conservée dans chaque collision (pas de force externe) ; l'énergie cinétique n'est conservée que si la collision est explicitement qualifiée d'élastique.
    • Dans une collision parfaitement inélastique, les objets collent et se déplacent avec une vitesse commune.
    • L'impulsion $=F\,\Delta t=\Delta p$ = la surface sous une courbe force–temps ; étaler une collision sur une durée plus longue réduit la force (coussins gonflables, fléchir les genoux).
    • Pour les reculs/explosions, égalisez la quantité de mouvement totale avant et après (souvent zéro avant).
  • 5

    Couple et dynamique rotationnelle

    Regarder la leçon
    5.1

    Cinématique rotative

    Programme

    Objectif d'apprentissage 5.1.A : Décrire la rotation d'un système par rapport au temps en utilisant le déplacement angulaire, la vitesse angulaire et l'accélération angulaire.

    • 5.1.A.1 Le déplacement angulaire est la mesure de l'angle, en radians, par lequel un point d'un système rigide tourne autour d'un axe spécifié.
      • Équation : $\Delta\theta = \theta - \theta_0$
      • 5.1.A.1.i Un système rigide est un système qui conserve sa forme, mais dans lequel différents points se déplacent dans des directions différentes lors de la rotation. Un système rigide ne peut pas être modélisé comme un objet ponctuel.
      • 5.1.A.1.ii Un sens de déplacement angulaire par rapport à un axe de rotation — horaire ou antihoraire — est généralement indiqué comme mathématiquement positif, tandis que l'autre sens devient mathématiquement négatif.
      • 5.1.A.1.iii Si la rotation d'un système autour d'un axe peut être bien décrite en utilisant le mouvement du centre de masse du système, celui-ci peut être traité comme un objet unique. Par exemple, la rotation de la Terre autour de son axe peut être considérée comme négligeable lorsqu'on étudie la révolution de la Terre autour du centre de masse du système Terre-Soleil.
    • 5.1.A.2 La vitesse angulaire moyenne est le taux moyen de changement de la position angulaire par rapport au temps.
      • Équation : $\omega_{\text{avg}} = \dfrac{\Delta\theta}{\Delta t}$
    • 5.1.A.3 L'accélération angulaire moyenne est le taux moyen de changement de la vitesse angulaire par rapport au temps.
      • Équation : $\alpha_{\text{avg}} = \dfrac{\Delta\omega}{\Delta t}$
    • 5.1.A.4 Le déplacement angulaire, la vitesse angulaire et l'accélération angulaire autour d'un axe sont analogues au déplacement linéaire, à la vitesse et à l'accélération en une dimension et démontrent les mêmes relations mathématiques.
      • 5.1.A.4.i Pour une accélération angulaire constante, les relations mathématiques entre le déplacement angulaire, la vitesse angulaire et l'accélération angulaire peuvent être décrites par les équations suivantes :
        • Équation: $\omega = \omega_0 + \alpha t$
        • Équation: $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
        • Équation: $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
      • 5.1.A.4.ii Des graphiques du déplacement angulaire, de la vitesse angulaire et de l'accélération angulaire en fonction du temps peuvent être utilisés pour trouver les relations entre ces grandeurs.

    Énoncé de limite : Les descriptions des sens de rotation d'un point ou d'un objet se limitent aux directions horaire et antihoraire par rapport à un axe de rotation donné.

    Source : Description du cours et de l'examen AP College Board

    Une collision d'essai de crash-test : de grandes forces et des couples produisent des changements rapides du mouvement linéaire et angulaire
    Une collision d'essai de crash-test : de grandes forces et des couples produisent des changements rapides du mouvement linéaire et angulaire
    Un ressort sous charge : la loi de Hooke relie la force et l'allongement — contexte utile pour l'énergie dans les systèmes rotatifs
    Un ressort sous charge : la loi de Hooke relie la force et l'allongement – contexte utile pour l'énergie dans les systèmes en rotation

    La rotation est décrite par des quantités angulaires qui reflètent les quantités linéaires :

    Un radian est l'angle dont la longueur d'arc est égale au rayon
    Un radian est l'angle dont la longueur d'arc est égale au rayon
    • déplacement angulaire 角位移 $\theta$ (en radians 弧度),
    • vitesse angulaire 角速度 $\omega=\dfrac{\Delta\theta}{\Delta t}$,
    • accélération angulaire 角加速度 $\alpha=\dfrac{\Delta\omega}{\Delta t}$.

    Pour une $\alpha$ constante, les équations de cinématique rotatives ont la même forme que les linéaires, avec $\theta,\omega,\alpha$ remplaçant $x,v,a$ : $\omega=\omega_0+\alpha t$, $\theta=\omega_0 t+\tfrac12\alpha t^2$, et $\omega^2=\omega_0^2+2\alpha\theta$.

    Exemple résolu. Une roue part du repos et accélère uniformément jusqu'à $30\ \text{rad/s}$ en $6.0\ \text{s}$. Trouvez son accélération angulaire et l'angle total parcouru :

    $$\alpha=\frac{\Delta\omega}{\Delta t}=\frac{30}{6.0}=5.0\ \text{rad/s}^2,\qquad \theta=\tfrac12\alpha t^2=\tfrac12\times5.0\times6.0^2=90\ \text{rad}.$$

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ 角位移 jiǎo wèi yí
    radians/ˈreɪdɪənz/ 弧度 hú dù
    angular velocity/ˈæŋɡjʊlə vəˈlɒsɪti/ 角速度 jiǎo sù dù
    angular acceleration/ˈæŋɡjʊlə əkˌseləˈreɪʃn/ 角加速度 jiǎo jiā sù dù
    Torque/tɔːk/ 力矩 lì jǔ
    moment arm/ˈməʊmənt ɑːm/ 力臂 lì bì
    Rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ 转动惯量 zhuǎn dòng guàn liàng
    rotational equilibrium/rəʊˈteɪʃənl ˌiːkwɪˈlɪbrɪəm/ 转动平衡 zhuǎn dòng píng héng
    5.2

    Relier le mouvement linéaire et rotatif

    Programme

    Objectif d'apprentissage 5.2.A : Décrire le mouvement linéaire d'un point sur un système rigide en rotation correspondant au mouvement rotatif de ce point, et vice versa.

    • 5.2.A.1 Pour un point situé à une distance $r$ d'un axe de rotation fixe, la distance linéaire $s$ parcourue par ce point lorsque le système tourne d'un angle $\Delta\theta$ est donnée par l'équation $\Delta s = r\Delta\theta$.
    • 5.2.A.2 Les relations dérivées reliant la vitesse linéaire et la composante tangentielle de l'accélération à leurs quantités angulaires respectives sont données par les équations suivantes :
      • Équation : $s = r\theta$
      • Équation : $v = r\omega$
      • Équation : $a_T = r\alpha$
    • 5.2.A.3 Pour un système rigide, tous les points situés à l'intérieur de ce système ont la même vitesse angulaire et la même accélération angulaire.

    Énoncé de limite : Les descriptions des sens de rotation d'un point ou d'un objet se limitent aux directions horaire et antihoraire par rapport à un axe de rotation donné.

    Source : Description du cours et de l'examen AP College Board

    Un point situé à un rayon $r$ de l'axe a des quantités linéaires liées aux quantités angulaires :

    $$s=r\theta,\qquad v=r\omega,\qquad a_t=r\alpha.$$
    Les points plus éloignés de l'axe se déplacent plus vite. Ce lien vous permet de passer de « à quelle vitesse la roue tourne » à « à quelle vitesse un point sur son bord se déplace ».

    Alors que le rayon tourne d'un angle, un point se déplace le long d'une arc à la vitesse v
    Lorsque le rayon tourne d'un angle, un point se déplace le long d'un arc à la vitesse v

    Exemple résolu. Une roue de vélo de rayon $0.35\ \text{m}$ tourne à $12\ \text{rad/s}$. Un point sur le bord (et donc le vélo) se déplace à $v=r\omega=0.35\times12=4.2\ \text{m/s}$. Un point à mi-chemin vers l'axe se déplace à la moitié de cette vitesse.

    5.3

    Couple

    Programme

    Objectif d'apprentissage 5.3.A : Identifier les couples exercés sur un système rigide.

    • 5.3.A.1 Le couple résulte uniquement de la composante de la force perpendiculaire au vecteur position allant de l'axe de rotation au point d'application de la force.
    • 5.3.A.2 Le bras de levier est la distance perpendiculaire entre l'axe de rotation et la ligne d'action de la force exercée.

    Objectif d'apprentissage 5.3.B : Décrire les couples exercés sur un système rigide.

    • 5.3.B.1 Les couples peuvent être décrits à l'aide de diagrammes de forces.
      • 5.3.B.1.i Les diagrammes de forces sont similaires aux diagrammes de corps libre et servent à analyser les couples exercés sur un système rigide.
      • 5.3.B.1.ii Similaires aux diagrammes de corps libre, les diagrammes de forces représentent l'amplitude relative et la direction des forces exercées sur un système rigide. Ils indiquent également l'emplacement où ces forces sont appliquées par rapport à l'axe de rotation.
    • 5.3.B.2 L'amplitude du couple exercé sur un système rigide par une force est décrite par l'équation suivante, où $\theta$ est l'angle entre le vecteur force et le vecteur position allant de l'axe de rotation au point d'application de la force.
      • Équation : $\tau = rF_{\perp} = rF\sin\theta$

    Énoncé de limite : Bien qu'AP Physics 1 s'attende à ce que les étudiants manipulent mathématiquement l'amplitude du couple en utilisant les conventions vectorielles, la direction du couple dépasse le cadre du cours.

    Source : Description du cours et de l'examen AP College Board

    Le principe des moments (couple)

    Couple 力矩 est l'effet rotatif d'une force – son efficacité à faire tourner un objet autour d'un axe :

    $$\tau=r F\sin\theta = F\cdot r_\perp,$$
    où $r_\perp$ est le bras de levier 力臂 (la distance perpendiculaire de l'axe à la ligne d'action de la force). Une force appliquée plus loin, ou plus perpendiculairement, produit plus de couple. Le couple a un signe (horaire vs antihoraire).

    Le moment d'une force dépend de la distance perpendiculaire par rapport au pivot
    Le moment d'une force dépend de la distance perpendiculaire par rapport au pivot

    Exemple résolu. Vous poussez avec $20\ \text{N}$ à l'extrémité d'une clé de $0.30\ \text{m}$. Perpendiculairement à la clé, le couple est $\tau=rF=0.30\times20=6.0\ \text{N m}$. Si vous poussez à $60^{\circ}$ par rapport à la clé, seule la composante perpendiculaire compte : $\tau=rF\sin 60^{\circ}=0.30\times20\times0.87=5.2\ \text{N m}$ – c'est pourquoi on pousse à angle droit pour obtenir le plus grand effet de rotation.

    Explorer

    Équilibrer les couples sur une poutre

    Le couple est le produit de la force par la distance perpendiculaire, $\tau=Fd$. La poutre est en équilibre rotationnel lorsque les couples de chaque côté sont égaux.

    5.4

    Inertie rotative

    Programme

    Objectif d'apprentissage 5.4.A : Décrire l'inertie de rotation d'un système rigide par rapport à un axe de rotation donné.

    • 5.4.A.1 L'inertie de rotation mesure la résistance d'un système rigide aux changements de rotation et est liée à la masse du système et à la répartition de cette masse par rapport à l'axe de rotation.
    • 5.4.A.2 L'inertie de rotation d'un objet tournant à une distance perpendiculaire $r$ d'un axe est décrite par l'équation
      • Équation : $I = mr^2$
    • 5.4.A.3 L'inertie de rotation totale d'un ensemble d'objets autour d'un axe est la somme des inerties de rotation de chaque objet autour de cet axe :
      • Équation : $I_{\text{tot}} = \sum I_i = \sum m_i r_i^2$

    Objectif d'apprentissage 5.4.B : Décrire l'inertie de rotation d'un système rigide tournant autour d'un axe qui ne passe pas par le centre de masse du système.

    • 5.4.B.1 L'inertie de rotation d'un système rigide dans un plan donné est minimale lorsque l'axe de rotation passe par le centre de masse du système.
    • 5.4.B.2 Le théorème des axes parallèles utilise l'équation suivante pour relier l'inertie de rotation d'un système rigide autour de n'importe quel axe parallèle à un axe passant par son centre de masse :
      • Équation : $I' = I_{\text{cm}} + Md^2$

    Énoncé de limite : AP Physics 1 s'attend seulement à ce que les étudiants calculent l'inertie de rotation pour des systèmes comportant cinq objets ou moins disposés dans une configuration bidimensionnelle.

    Énoncé de limite : Les étudiants n'ont pas besoin de connaître l'inertie de rotation de systèmes rigides étendus, car celle-ci sera fournie dans l'examen. Les étudiants doivent avoir une compréhension qualitative des facteurs influençant l'inertie de rotation ; par exemple, comment l'inertie de rotation augmente lorsque la masse est éloignée de l'axe de rotation, ce qui explique pourquoi un anneau possède plus d'inertie de rotation qu'un disque plein de même masse et de même rayon.

    Source : Description du cours et de l'examen AP College Board

    Inertie rotative 转动惯量 (moment d'inertie) $I$ mesure la difficulté à modifier la rotation d'un objet – la version rotative de la masse. Elle dépend à la fois de la masse et de la distance à laquelle cette masse est placée par rapport à l'axe : une masse répartie plus loin donne une $I$ plus grande. Pour une masse ponctuelle, $I=mr^2$ ; pour les corps étendus, des formules standards sont fournies (un anneau vaut $mR^2$, un disque plein $\tfrac12 mR^2$). C'est pourquoi un patineur artistique tourne plus vite quand elle ramène ses bras : elle réduit sa $I$.

    5.5

    Équilibre rotatif

    Programme

    Objectif d'apprentissage 5.5.A : Décrire les conditions selon lesquelles la vitesse angulaire d'un système reste constante.

    • 5.5.A.1 Un système peut présenter un équilibre de rotation (vitesse angulaire constante) sans être en équilibre de translation, et vice versa.
      • 5.5.A.1.i Les diagrammes de corps libre et de forces décrivent la nature des forces et des couples exercés sur un objet ou un système rigide.
      • 5.5.A.1.ii L'équilibre de rotation est une configuration de couples telle que le couple net exercé sur le système est nul.
        • Équation: $\sum \tau_i = 0$
      • 5.5.A.1.iii L'analogue de rotation de la première loi de Newton stipule qu'un système aura une vitesse angulaire constante uniquement si le couple net exercé sur le système est nul.
    • 5.5.A.2 Un corollaire de rotation de la deuxième loi de Newton stipule que si les couples exercés sur un système rigide ne sont pas équilibrés, la vitesse angulaire du système doit changer.

    Énoncé de limite : AP Physics 1 ne s'attend pas à ce que les étudiants analysent simultanément la rotation dans plusieurs plans.

    Source : Description du cours et de l'examen AP College Board

    Un objet est en équilibre rotatif 转动平衡 lorsque le couple net est nul, donc sa vitesse angulaire reste constante. Pour un objet équilibré (statique), tant la force nette que le couple net sont nuls. Choisir l'axe au lieu d'une force inconnue l'élimine de l'équation du couple – une astuce utile pour les problèmes de poutres et d'échelles.

    À l'équilibre, les moments horaires et antihoraires par rapport au pivot sont égaux
    À l'équilibre, les moments horaires et antihoraires par rapport au pivot sont égaux

    Exemple résolu. Un enfant de $30\ \text{kg}$ est assis à $2.0\ \text{m}$ du pivot d'une balançoire. Où doit s'asseoir un enfant de $40\ \text{kg}$ de l'autre côté pour l'équilibrer ? Égalisez le couple horaire avec le couple antihoraire (les $g$ s'annulent) :

    $$30\times2.0=40\times d\;\Rightarrow\;d=\frac{60}{40}=1.5\ \text{m}.$$
    L'enfant le plus lourd est plus près du pivot – moins de distance, même couple.

    Explorer

    Trouver le point d'équilibre

    Pour l'équilibre rotationnel, le couple total horaire est égal au couple total antihoraire. Déplacez les forces et les distances jusqu'à ce que la poutre soit équilibrée.

    5.6

    Deuxième loi de Newton sous forme rotative

    Programme

    Objectif d'apprentissage 5.6.A : Décrire les conditions selon lesquelles la vitesse angulaire d'un système change.

    • 5.6.A.1 La vitesse angulaire change lorsque le couple net exercé sur l'objet ou le système n'est pas égal à zéro.
    • 5.6.A.2 Le taux auquel la vitesse angulaire d'un système rigide change est directement proportionnel au couple net exercé sur le système rigide et se trouve dans la même direction. L'accélération angulaire du système rigide est inversement proportionnelle à l'inertie de rotation du système rigide.
      • Équation : $\alpha_{\text{sys}} = \dfrac{\sum \tau}{I_{\text{sys}}} = \dfrac{\tau_{\text{net}}}{I_{\text{sys}}}$
    • 5.6.A.3 Pour décrire complètement un système rigide en rotation, des analyses linéaires et rotatives peuvent devoir être effectuées indépendamment.

    Source : Description du cours et de l'examen AP College Board

    Le couple net produit une accélération angulaire, en analogie directe avec $F=ma$ :

    $$\sum\tau = I\alpha.$$
    Ainsi, un couple net plus grand, ou une inertie rotative plus petite, donne une accélération angulaire plus grande. Résolvez les problèmes de rotation comme ceux de translation, avec $\tau\leftrightarrow F$, $I\leftrightarrow m$, et $\alpha\leftrightarrow a$.

    Exemple résolu. Un couple net de $12\ \text{N m}$ agit sur une roue ayant une inertie rotative de $I=3.0\ \text{kg m}^2$. Son accélération angulaire est $\alpha=\tau/I=12/3.0=4.0\ \text{rad/s}^2$ – le jumeau rotatif exact de $a=F/m$.

    5.6

    Conseils d'examen

    • Le couple $\tau=Fr_\perp$ utilise la distance perpendiculaire par rapport au pivot ; une force passant par le pivot donne un couple nul.
    • Pour l'équilibre, égalisez le couple horaire avec le couple antihoraire ; choisir le pivot au lieu d'une force inconnue l'élimine de l'équation.
    • Utilisez les analogues rotatifs : $\tau\leftrightarrow F$, $I\leftrightarrow m$, $\alpha\leftrightarrow a$, donc $\sum\tau=I\alpha$ correspond à $\sum F=ma$.
    • L'inertie rotative dépend de comment la masse est disposée par rapport à l'axe, et non seulement de sa quantité – un anneau résiste plus à la rotation qu'un disque de masse égale.
    • Convertissez les angles en radians et liez le linéaire à l'angulaire via $v=r\omega$, $a_t=r\alpha$.
  • 6

    Énergie et moment cinétique des systèmes en rotation

    Regarder la leçon
    6.1

    Énergie cinétique rotative

    Programme

    Objectif d'apprentissage 6.1.A : Décrire l'énergie cinétique de rotation d'un système rigide en termes de son inertie de rotation et de sa vitesse angulaire.

    • 6.1.A.1 L'énergie cinétique de rotation d'un objet ou d'un système rigide est liée à l'inertie de rotation et à la vitesse angulaire du système rigide et est donnée par l'équation $K = \frac{1}{2} I \omega^2$.
      • 6.1.A.1.i L'inertie de rotation d'un objet autour d'un axe fixe peut être utilisée pour montrer que l'énergie cinétique de rotation de cet objet est équivalente à son énergie cinétique de translation, qui est son énergie cinétique totale.
      • 6.1.A.1.ii L'énergie cinétique totale d'un système rigide est la somme de son énergie cinétique de rotation due à sa rotation autour de son centre de masse et de son énergie cinétique de translation due au mouvement linéaire de son centre de masse.
    • 6.1.A.2 Un système rigide peut avoir de l'énergie cinétique de rotation alors que son centre de masse est au repos, en raison des points individuels à l'intérieur du système rigide ayant une vitesse linéaire et donc de l'énergie cinétique.
    • 6.1.A.3 L'énergie cinétique de rotation est une grandeur scalaire.

    Source : Description du cours et de l'examen AP College Board

    Un objet en rotation possède de l'énergie cinétique rotative 转动动能, le jumeau rotatif de $\tfrac12 mv^2$ :

    $$K_{\text{rot}}=\tfrac{1}{2}I\omega^2.$$
    Un objet qui se déplace et tourne simultanément (comme une bille roulant) possède à la fois l'énergie cinétique de translation et l'énergie cinétique rotative, et sa valeur totale est $K=\tfrac12 mv^2+\tfrac12 I\omega^2$.

    6.2

    Couple et travail

    Programme

    Objectif d'apprentissage 6.2.A : Décrire le travail effectué sur un système rigide par un couple donné ou un ensemble de couples.

    • 6.2.A.1 Un couple peut transférer de l'énergie vers ou hors d'un objet ou d'un système rigide si le couple est exercé sur un déplacement angulaire.
    • 6.2.A.2 La quantité de travail effectué sur un système rigide par un couple est liée à la magnitude de ce couple et au déplacement angulaire par lequel le système rigide tourne pendant l'intervalle durant lequel ce couple est exercé.
      • Équation : $W = \tau \Delta\theta$
    • 6.2.A.3 Le travail effectué sur un système rigide par un couple donné peut être trouvé à partir de l'aire sous la courbe d'un graphique du couple en fonction de la position angulaire.

    Source : Description du cours et de l'examen AP College Board

    Un couple agissant sur un déplacement angulaire effectue un travail, modifiant l'énergie cinétique rotative :

    $$W=\tau\,\Delta\theta,\qquad P=\tau\omega.$$
    Ceci est la forme rotative de $W=Fd$ et $P=Fv$, et étend le théorème du travail et de l'énergie à la rotation.

    Exemple résolu. Un moteur applique un couple constant de $8.0\ \text{N m}$ à un volant tout en celui-ci tournant d'un angle de $10\ \text{rad}$. Le travail effectué est $W=\tau\,\Delta\theta=8.0\times10=80\ \text{J}$, et si le volant partait du repos, tout cela devient de l'énergie cinétique rotative.

    Explorer

    Équilibrer les couples sur une balançoire

    Le couple est le produit de la force par la distance perpendiculaire, $\tau = Fd$. La poutre est équilibrée lorsque les couples de chaque côté sont égaux — déplacez les forces et les distances pour trouver le point d'équilibre.

    6.3

    Quantité de mouvement angulaire et impulsion angulaire

    Programme

    Objectif d'apprentissage 6.3.A : Décrire le moment cinétique d'un objet ou d'un système rigide.

    • 6.3.A.1 La magnitude du moment cinétique d'un système rigide par rapport à un axe spécifique peut être décrite avec l'équation $L = I\omega$.
    • 6.3.A.2 La magnitude du moment cinétique d'un objet par rapport à un point donné est $L = rmv \sin\theta$.
      • 6.3.A.2.i Le choix de l'axe autour duquel un objet est considéré en rotation influence la détermination du moment cinétique de cet objet.
      • 6.3.A.2.ii Le moment cinétique mesuré d'un objet se déplaçant en ligne droite dépend de la distance entre le point de référence et l'objet, de la masse de l'objet, de la vitesse de l'objet et de l'angle entre la distance radiale et la vitesse de l'objet.

    Objectif d'apprentissage 6.3.B : Décrire l'impulsion angulaire délivrée à un objet ou à un système rigide par un couple.

    • 6.3.B.1 L'impulsion angulaire est définie comme le produit du couple exercé sur un objet ou un système rigide et de l'intervalle de temps durant lequel le couple est exercé.
      • Équation : $\text{angular impulse} = \tau \Delta t$
    • 6.3.B.2 L'impulsion angulaire a la même direction que le couple exercé sur l'objet ou le système.
    • 6.3.B.3 L'impulsion angulaire délivrée à un objet ou à un système rigide par un couple peut être trouvée à partir de l'aire sous la courbe d'un graphique du couple en fonction du temps.

    Objectif d'apprentissage 6.3.C : Relier le changement de moment cinétique d'un objet ou d'un système rigide à l'impulsion angulaire donnée à cet objet ou à ce système rigide.

    • 6.3.C.1 La magnitude du changement de moment cinétique peut être décrite en comparant les magnitudes des moments cinétiques final et initial de l'objet ou du système rigide : $\Delta L = L - L_0$
    • 6.3.C.2 Une forme de rotation du théorème de l'impulsion et de la quantité de mouvement relie l'impulsion angulaire délivrée à un objet ou à un système rigide et le changement de moment cinétique de cet objet ou de ce système rigide.
      • 6.3.C.2.i L'impulsion angulaire exercée sur un objet ou un système rigide est égale au changement de moment cinétique de cet objet ou de ce système rigide.
        • Équation: $\Delta L = \tau \Delta t$
      • 6.3.C.2.ii La forme de rotation du théorème de l'impulsion et de la quantité de mouvement est une conséquence directe de la forme de rotation de la deuxième loi de Newton du mouvement pour les cas où l'inertie de rotation est constante : $\tau_{\text{net}} = \dfrac{\Delta L}{\Delta t} = I \dfrac{\Delta\omega}{\Delta t} = I\alpha$
    • 6.3.C.3 Le couple net exercé sur un objet est égal à la pente du graphique du moment cinétique d'un objet en fonction du temps.
    • 6.3.C.4 L'impulsion angulaire délivrée à un objet est égale à l'aire sous la courbe d'un graphique du couple externe net exercé sur un objet en fonction du temps.

    Énoncé de limite : Bien qu'AP Physics 1 s'attende à ce que les étudiants puissent manipuler mathématiquement la magnitude du moment cinétique en utilisant les conventions vectorielles unidimensionnelles, la direction du moment cinétique et de l'impulsion angulaire dépasse le programme du cours.

    Source : Description du cours et de l'examen AP College Board

    Quantité de mouvement angulaire 角动量 est la version rotative de la quantité de mouvement linéaire :

    $$L=I\omega.$$
    Un couple net agissant sur une période de temps délivre une impulsion angulaire 角冲量 qui la modifie : $\tau\,\Delta t=\Delta L$ – le théorème de l'impulsion et de la quantité de mouvement angulaire.

    6.4

    Conservation de la quantité de mouvement angulaire

    Programme

    Objectif d'apprentissage 6.4.A : Décrire le comportement d'un système en utilisant la conservation du moment cinétique.

    • 6.4.A.1 Le moment cinétique total d'un système par rapport à un axe de rotation est la somme des moments cinétiques des parties constitutives du système par rapport à cet axe.
    • 6.4.A.2 Tout changement du moment cinétique d'un système doit être dû à une interaction entre le système et son environnement.
      • 6.4.A.2.i L'impulsion angulaire exercée par un objet ou un système sur un second objet ou système est égale et opposée à l'impulsion angulaire exercée par le second objet ou système sur le premier. C'est une conséquence directe de la troisième loi de Newton.
      • 6.4.A.2.ii Un système peut être choisi de sorte que le moment cinétique total de ce système soit constant.
      • 6.4.A.2.iii La vitesse angulaire d'un système non rigide peut changer sans que le moment cinétique du système ne change si le système change de forme en déplaçant la masse plus près ou plus loin de l'axe de rotation.
      • 6.4.A.2.iv Si le moment cinétique total d'un système change, ce changement sera équivalent à l'impulsion angulaire exercée sur le système.

    Objectif d'apprentissage 6.4.B : Décrire comment le choix d'un système détermine si le moment cinétique de ce système change.

    • 6.4.B.1 Le moment cinétique est conservé dans toutes les interactions.
    • 6.4.B.2 Si le couple externe net exercé sur un objet ou un système rigide choisi est nul, le moment cinétique total de ce système est constant.
    • 6.4.B.3 Si le couple externe net exercé sur un objet ou un système rigide choisi est non nul, le moment cinétique est transféré entre le système et l'environnement.

    Source : Description du cours et de l'examen AP College Board

    Si le couple extérieur net sur un système est nul, sa quantité de mouvement angulaire totale est conservée 守恒 :

    $$I_1\omega_1=I_2\omega_2.$$
    Donc si $I$ diminue, $\omega$ augmente pour maintenir $L$ constant – c'est pourquoi un patineur qui tourne accélère quand il ramène ses bras. Cela s'applique aussi aux collisions et explosions de systèmes en rotation.

    Exemple résolu. Un patineur tourne à $2.0\ \text{rev/s}$ avec une inertie rotative de $I_1=4.0\ \text{kg m}^2$. Il ramène ses bras, faisant chuter son inertie rotative à $I_2=1.6\ \text{kg m}^2$. Sans couple extérieur, la quantité de mouvement angulaire est conservée :

    $$\omega_2=\frac{I_1}{I_2}\,\omega_1=\frac{4.0}{1.6}\times2.0=5.0\ \text{rev/s}.$$
    Son énergie cinétique augmente en réalité le travail fourni par ses muscles pour ramener ses bras contre la force centrifuge.

    Tirer la masse vers l'intérieur réduit I, donc ω augmente pour conserver L = Iω
    Ramener de la masse vers l'intérieur diminue I, donc ω augmente pour conserver L = Iω
    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    rotational kinetic energy/rəʊˈteɪʃənl kɪˈnetɪk ˈenədʒi/ 转动动能 zhuǎn dòng dòng néng
    Angular momentum/ˈæŋɡjʊlə məʊˈmentəm/ 角动量 jiǎo dòng liàng
    angular impulse/ˈæŋɡjʊlə ˈɪmpʌls/ 角冲量 jiǎo chōng liàng
    conserved/kənˈsɜːvd/ 守恒 shǒu héng
    6.5

    Roulement

    Programme

    Objectif d'apprentissage 6.5.A : Décrire l'énergie cinétique d'un système présentant un mouvement de translation et de rotation.

    • 6.5.A.1 L'énergie cinétique totale d'un système est la somme des énergies cinétiques de translation et de rotation du système.
      • Équation : $K_{\text{tot}} = K_{\text{trans}} + K_{\text{rot}}$

    Objectif d'apprentissage 6.5.B : Décrire le mouvement d'un système qui roule sans glisser.

    • 6.5.B.1 Lors du roulement sans glissement, le mouvement de translation du centre de masse d'un système est lié au mouvement de rotation du système lui-même par les équations :
      • Équation : $\Delta x_{\text{cm}} = r\Delta\theta$
      • Équation : $v_{\text{cm}} = r\omega$
      • Équation : $a_{\text{cm}} = r\alpha$
    • 6.5.B.2 Pour les cas idéaux, le roulement sans glissement implique que la force de frottement ne dissipe aucune énergie du système roulant.

    Objectif d'apprentissage 6.5.C : Décrire le mouvement d'un système qui roule tout en glissant.

    • 6.5.C.1 Lors du glissement, le mouvement de translation du centre de masse d'un système et le mouvement de rotation du système ne peuvent pas être directement liés.
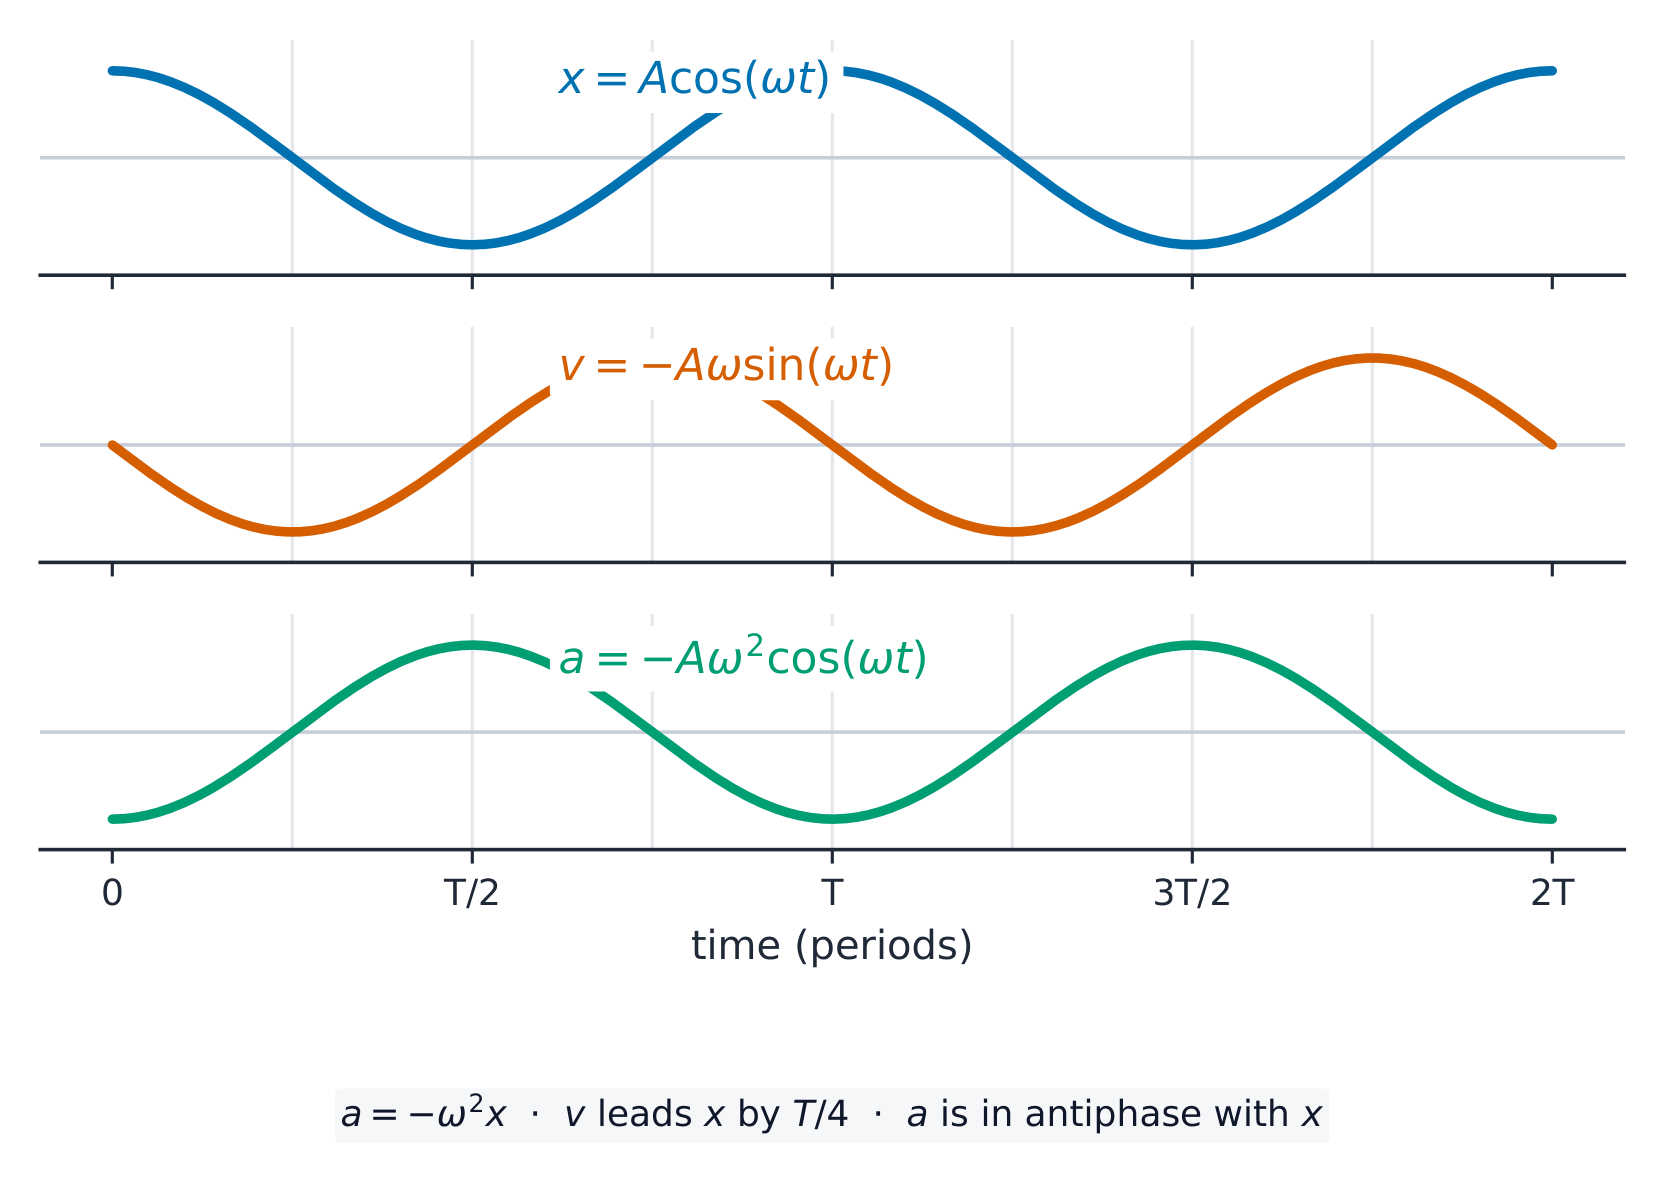
    • 6.5.C.2 Lorsqu'un système en rotation glisse par rapport à une autre surface, le point d'application de la force de frottement cinétique exercée sur le système se déplace par rapport à la surface, donc la force de frottement cinétique dissipera de l'énergie du système.

    Énoncé de limite : Le frottement de roulement dépasse le programme d'AP Physics 1.

    Énoncé de limite : Les relations mathématiques précises entre les grandeurs linéaires et angulaires lors du roulement avec glissement d'un solide rigide dépassent le programme d'AP Physics 1 et 2, et les étudiants ne seront pas attendus à modéliser ces relations quantitativement. Cependant, les étudiants sont attendus pour expliquer qualitativement les changements aux grandeurs linéaires et angulaires lors du roulement avec glissement d'un solide rigide.

    Source : Description du cours et de l'examen AP College Board

    Roulement sans glissement 纯滚动 relie les mouvements de translation et de rotation : le point de contact est instantanément au repos, donc

    $$v=r\omega \qquad\text{and}\qquad a=r\alpha.$$
    L'énergie d'un objet roulant se divise entre translation et rotation, donc sur une pente il accélère plus lentement qu'un objet glissant sans frottement – une partie de l'énergie est consacrée à la rotation.

    Exemple résolu. Pour un disque plein ($I=\tfrac12 mR^2$) qui roule sans patiner, quelle fraction de son énergie cinétique est-elle rotative ? En utilisant $v=R\omega$, la partie rotative est $\tfrac12 I\omega^2=\tfrac12(\tfrac12 mR^2)\omega^2=\tfrac14 mv^2$, tandis que la partie translative est $\tfrac12 mv^2$. Le total est donc $\tfrac34 mv^2$ et la part rotative est $\tfrac{1/4}{3/4}=\tfrac13$. Un cerceau, dont sa masse est plus éloignée du centre, stocke la moitié de son énergie sous forme de rotation et descend une rampe encore plus lentement.

    Lors d'un roulement sans patin, le point de contact est au repos, donc v = rω
    Lors d'un roulement sans patin, le point de contact est au repos, donc v = rω
    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    Rolling without slipping/ˈrəʊlɪŋ wɪˈðaʊt ˈslɪpɪŋ/ 纯滚动 chún gǔn dòng
    6.6

    Mouvement des satellites en orbite

    Programme

    Objectif d'apprentissage 6.6.A : Décrire les mouvements d'un système composé de deux objets interagissant uniquement via des forces gravitationnelles.
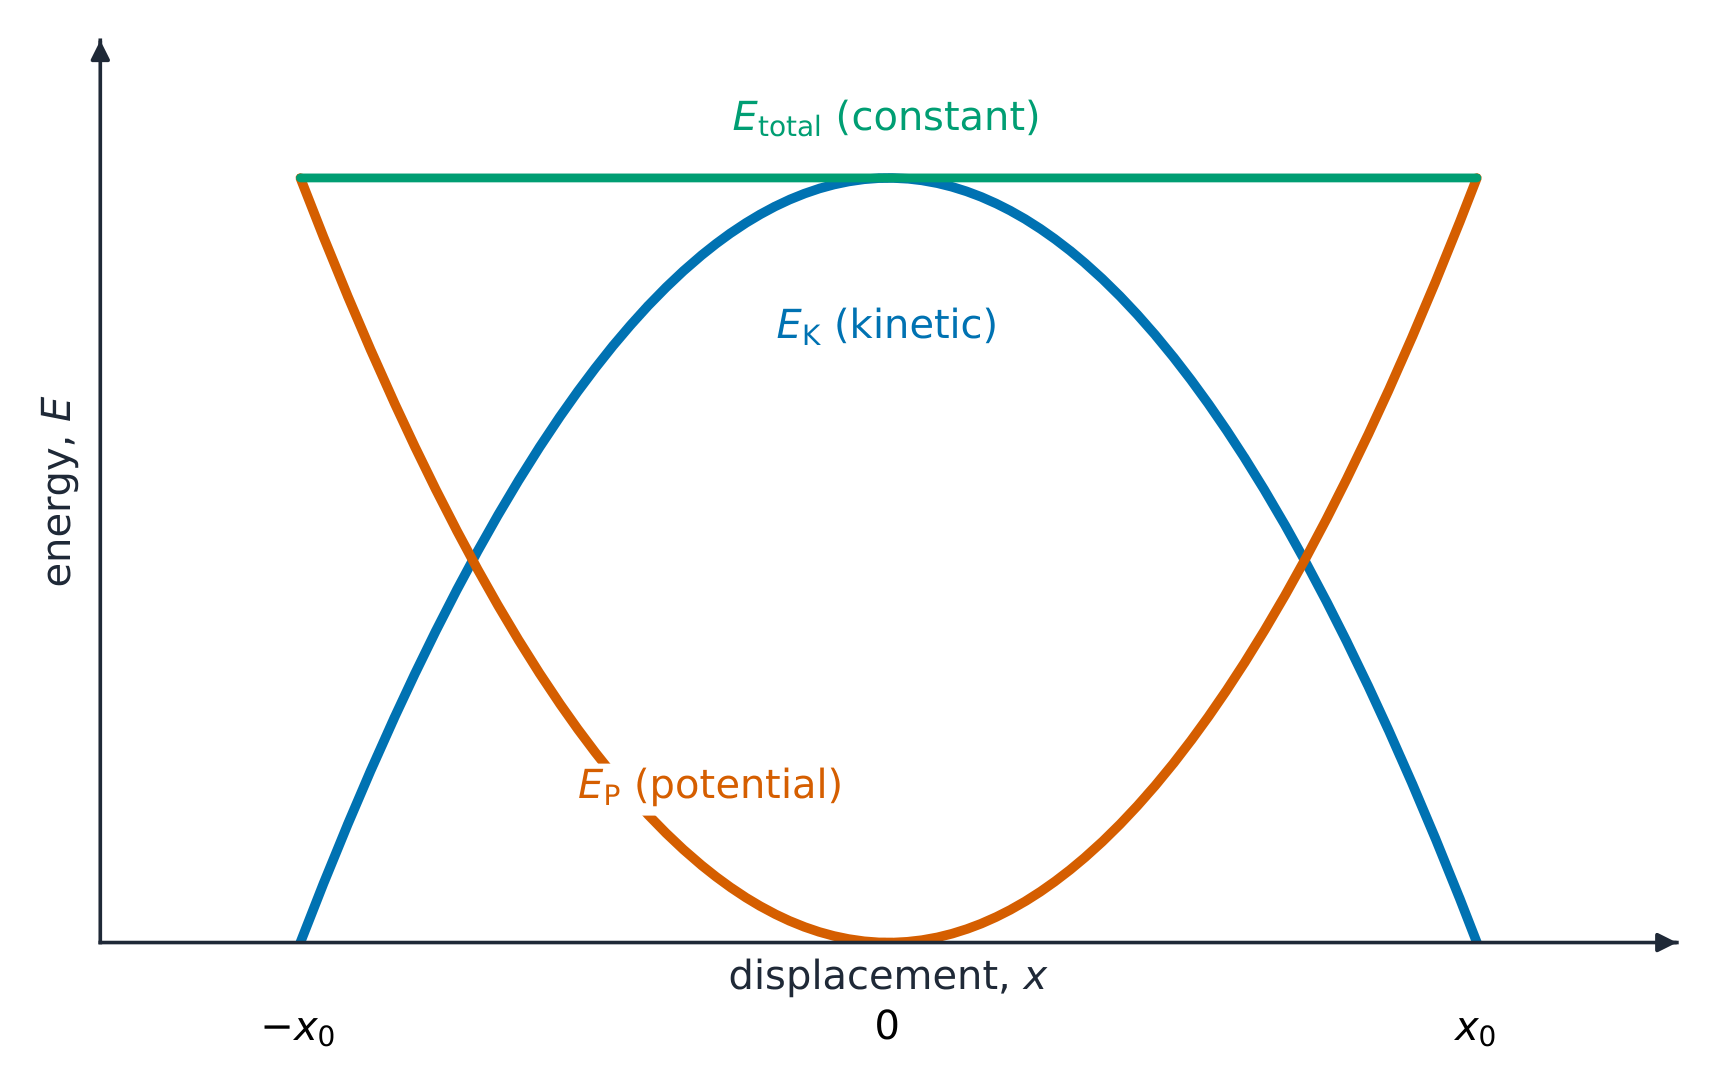
    • 6.6.A.1 Dans un système composé uniquement d'un objet central massif et d'un satellite en orbite dont la masse est négligeable par rapport à la masse de l'objet central, le mouvement de l'objet central lui-même est négligeable.
    • 6.6.A.2 Le mouvement des satellites en orbite est contraint par les lois de conservation.
      • 6.6.A.2.i Dans les orbites circulaires, l'énergie mécanique totale du système, l'énergie potentielle gravitationnelle du système et le moment cinétique ainsi que l'énergie cinétique du satellite sont constants.
      • 6.6.A.2.ii Dans les orbites elliptiques, l'énergie mécanique totale du système et le moment cinétique du satellite sont constants, mais l'énergie potentielle gravitationnelle du système et l'énergie cinétique du satellite peuvent chacune changer.
      • 6.6.A.2.iii L'énergie potentielle gravitationnelle d'un système constitué d'un satellite et d'un objet central massif est définie comme étant nulle lorsque le satellite se trouve à une distance infinie de l'objet central.
        • Équation: $U_g = -G\dfrac{m_1 m_2}{r}$
    • 6.6.A.3 La vitesse d'échappement d'un satellite est la vitesse telle que l'énergie mécanique du système satellite-objet central soit égale à zéro.
      • 6.6.A.3.i Lorsque la seule force exercée sur un satellite est la gravité provenant d'un objet central, un satellite atteignant la vitesse d'échappement s'éloignera du corps central jusqu'à ce que sa vitesse atteigne zéro à une distance infinie de celui-ci.
      • 6.6.A.3.ii La vitesse d'échappement d'un satellite par rapport à un corps central de masse $M$ peut être dérivée en utilisant les lois de conservation de l'énergie.
        • Équation (dérivée): $v_{\text{esc}} = \sqrt{\dfrac{2GM}{r}}$

    Source : Description du cours et de l'examen AP College Board

    Mouvement orbital (loi de Kepler 2)

    Un satellite 卫星 en orbite est en chute libre : la gravité fournit exactement la force centripète nécessaire pour courber sa trajectoire en orbite. En égalisant la gravité à cette exigence centripète,

    $$\frac{GMm}{r^2}=\frac{mv^2}{r}\ \Rightarrow\ v=\sqrt{\frac{GM}{r}}.$$
    Ainsi, une orbite plus grande implique une vitesse plus faible. Pour une orbite circulaire, la quantité de mouvement angulaire et l'énergie mécanique sont toutes deux constantes ; pour une orbite elliptique, la quantité de mouvement angulaire est conservée (aucun couple par rapport à la planète) tandis que la vitesse varie – elle est maximale au point le plus proche.

    La gravité fournit la force centripète qui maintient un satellite en orbite
    La gravité fournit la force centripète qui maintient un satellite en orbite

    Exemple résolu. Trouver la vitesse d'un satellite en orbite basse juste au-dessus de la Terre, de rayon $r=6.4\times10^{6}\ \text{m}$, avec $GM=4.0\times10^{14}\ \text{m}^3/\text{s}^2$ :

    $$v=\sqrt{\frac{GM}{r}}=\sqrt{\frac{4.0\times10^{14}}{6.4\times10^{6}}}=\sqrt{6.25\times10^{7}}\approx 7.9\times10^{3}\ \text{m/s},$$
    environ $7.9\ \text{km/s}$ – et remarquer que la masse du satellite s'annule, donc toutes les orbites basses partagent cette vitesse.

    Une photographie de la Station spatiale internationale en orbite autour de la Terre
    La Station spatiale internationale : un véritable satellite maintenu en orbite uniquement par la gravité

    Vitesse d'échappement 逃逸速度 est la vitesse de lancement qui permet juste à un objet de partir définitivement : son énergie mécanique totale est exactement zéro, donc il ralentit jusqu'à une vitesse nulle seulement à une distance infinie. En posant $\tfrac12 mv^2 - \dfrac{GMm}{r}=0$ (en utilisant l'énergie potentielle gravitationnelle générale $U_g=-GMm/r$) et en résolvant pour $v$ ,

    $$v_{\text{esc}}=\sqrt{\frac{2GM}{r}}.$$
    Elle est $\sqrt2$ fois la vitesse de l'orbite circulaire au même rayon, et (comme la vitesse orbitale) ne dépend pas de la masse de l'objet qui s'échappe.

    Explorer

    Comparer les orbites à différents rayons

    Un satellite est en chute libre, sa gravité fournissant la force centripète. Une orbite plus grande signifie une vitesse plus lente et une période plus longue — troisième loi de Kepler.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    satellite/ˈsætəlaɪt/ 卫星 wèi xīng
    Escape velocity/eˈskeɪp vəˈlɒsɪti/ 逃逸速度 táo yì sù dù
    6.6

    Conseils d'examen

    • Conserver la quantité de mouvement angulaire $L=I\omega$ quand aucun couple externe n'agit : un $I$ plus petit (bras ramenés) donne un $\omega$ plus grand.
    • Un objet roulant divise son énergie entre $\tfrac12 mv^2$ et $\tfrac12 I\omega^2$, liées par $v=r\omega$ — il accélère donc vers le bas d'une rampe plus lentement qu'un objet qui glisse.
    • Pour une orbite circulaire, égalez la gravité à l'exigence centripète : $v=\sqrt{GM/r}$, donc une orbite plus grande est plus lente et la masse du satellite s'annule.
    • Tirer vers l'intérieur augmente la rotation et l'énergie cinétique – l'énergie supplémentaire provient du travail effectué pour tirer vers l'intérieur ; $L$ reste inchangé.
    • Surveiller quelle grandeur rotative est conservée : $L$ (pas de couple) contre l'énergie (pas de frottement) sont des conditions différentes.
  • 7

    Oscillations

    Regarder la leçon
    7.1

    Définir le mouvement harmonique simple

    Programme

    Objectif d'apprentissage 7.1.A : Décrire le mouvement harmonique simple.

    • 7.1.A.1 Le mouvement harmonique simple est un cas particulier du mouvement périodique.
    • 7.1.A.2 Le MHS résulte lorsque la grandeur de la force de rappel exercée sur un objet est proportionnelle au déplacement de cet objet par rapport à sa position d'équilibre.
      • Équation : $ma_x = -k\Delta x$
      • 7.1.A.2.i Une force de rappel est une force exercée dans une direction opposée au déplacement de l'objet par rapport à une position d'équilibre.
      • 7.1.A.2.ii Une position d'équilibre est un endroit où la force nette exercée sur un objet ou un système est nulle.
      • 7.1.A.2.iii Le mouvement d'un pendule avec un petit angle de déviation peut être modélisé comme un mouvement harmonique simple car le couple de rappel est proportionnel à l'angle de déviation.

    Source : Description du cours et de l'examen AP College Board

    Mouvement harmonique simple

    Le mouvement harmonique simple 简谐运动 (SHM) est une oscillation 振动 aller-retour causée par une force de rappel 回复力 proportionnelle au déplacement par rapport à l'équilibre et toujours dirigée vers celui-ci : $F=-kx$. Une masse sur un ressort et (pour petits angles) un pendule sont les exemples standards. Comme la force croît avec le déplacement, le mouvement est régulier et répétitif, tracé comme une courbe sinusoïdale dans le temps.

    Dans le MHS, l'accélération pointe toujours vers l'équilibre, opposée au déplacement
    Dans le SHM, l'accélération pointe toujours vers l'équilibre, opposée au déplacement

    Le test du SHM est exactement ceci : accélération proportionnelle au déplacement et opposée en direction, $a=-\dfrac{k}{m}x$. Un pendule n'obéit à cette loi que pour des oscillations petites, où $\sin\theta\approx\theta$ ; les grandes oscillations ne sont pas tout à fait du SHM.

    Un ressort sous charge : la loi de Hooke F = −kx est la force de rappel qui produit le MHS
    Un ressort sous charge : la loi de Hooke F = −kx est la force de rappel qui produit le SHM
    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    Simple harmonic motion/ˈsɪmpl hɑːˈmɒnɪk ˈməʊʃn/ 简谐运动 jiǎn xié yùn dòng
    oscillation/ˌɒsɪˈleɪʃn/ 振动 zhèn dòng
    restoring force/rɪˈstɔːrɪŋ fɔːs/ 回复力 huí fù lì
    period/ˈpɪərɪəd/ 周期 zhōu qī
    frequency/ˈfriːkwənsi/ 频率 pín lǜ
    7.2

    Fréquence et période du SHM

    Programme

    Objectif d'apprentissage 7.2.A : Décrire la fréquence et la période d'un objet présentant un MHS.

    • 7.2.A.1 La période du MHS est liée à la fréquence $f$ du mouvement de l'objet par l'équation suivante :
      • Équation : $T = \dfrac{1}{f}$
      • 7.2.A.1.i La période d'un oscillateur objet-ressort idéal est donnée par l'équation $T_s = 2\pi\sqrt{\dfrac{m}{k}}$.
      • 7.2.A.1.ii La période d'un pendule simple déplacé d'un petit angle est donnée par l'équation $T_p = 2\pi\sqrt{\dfrac{\ell}{g}}$.

    Source : Description du cours et de l'examen AP College Board

    • La période 周期 $T$ est le temps pour un cycle complet.
    • La fréquence 频率 $f=\dfrac{1}{T}$ correspond aux cycles par seconde (hertz).

    Pour le SHM, elles dépendent uniquement du système, pas de l'amplitude :

    $$T_{\text{spring}}=2\pi\sqrt{\frac{m}{k}},\qquad T_{\text{pendulum}}=2\pi\sqrt{\frac{L}{g}}.$$
    Ainsi, un ressort plus rigide ou une masse plus petite oscille plus vite ; un pendule plus long oscille plus lentement.

    Exemple résolu. Une masse $0.25\ \text{kg}$ est suspendue à un ressort de raideur $k=100\ \text{N/m}$. Sa période est

    $$T=2\pi\sqrt{\frac{m}{k}}=2\pi\sqrt{\frac{0.25}{100}}=0.31\ \text{s},\qquad f=\frac{1}{T}=3.2\ \text{Hz}.$$

    Exemple résolu. Une horloge à pendule tique avec une période exacte de $2.0\ \text{s}$. Quelle est sa longueur ? En réarrangeant $T=2\pi\sqrt{L/g}$ ,

    $$L=g\left(\frac{T}{2\pi}\right)^2=9.8\times\left(\frac{2.0}{2\pi}\right)^2=0.99\ \text{m}.$$
    Remarquez que l'amplitude n'est jamais entrée – un balancement large ou étroit garde le même temps, ce qui rend les pendules de bons chronomètres.

    Un ensemble de diapasons de différentes tailles
    Fourches d'accord : une fourche plus longue et plus lourde vibre plus lentement, donnant une fréquence plus basse
    Explorer

    Mesurer la période d'oscillation d'un pendule

    La période d'un pendule dépend de sa longueur et de la gravité, pas de sa masse ou de son (petit) amplitude : $T=2\pi\sqrt{L/g}$. Allongez-le et chaque oscillation prend plus de temps.

    7.3

    Représentation et analyse du SHM

    Programme

    Objectif d'apprentissage 7.3.A : Décrire le déplacement, la vitesse et l'accélération d'un objet présentant un MHS.

    • 7.3.A.1 Pour un objet présentant un MHS, le déplacement de cet objet mesuré par rapport à sa position d'équilibre peut être représenté par les équations $x = A\cos(2\pi ft)$ ou $x = A\sin(2\pi ft)$.
      • 7.3.A.1.i Les minima, maxima et zéros du déplacement, de la vitesse et de l'accélération sont des caractéristiques du mouvement harmonique.
      • 7.3.A.1.ii Reconnaître les positions ou les moments où le déplacement, la vitesse et l'accélération pour un MHS ont des extrema ou des zéros peut aider à décrire qualitativement le comportement du mouvement.
    • 7.3.A.2 Changer l'amplitude d'un système présentant un MHS ne changera pas la période de ce système.
    • 7.3.A.3 Les propriétés du MHS peuvent être déterminées et analysées à l'aide de représentations graphiques.

    Source : Description du cours et de l'examen AP College Board

    Le déplacement varie sinusoidalement : $x(t)=A\cos(\omega t)$ (ou sinus), où $A$ est l'amplitude 振幅 (déplacement maximal) et $\omega=2\pi f$ est la fréquence angulaire 角频率. Lire le mouvement :

    Le déplacement varie sinusoïdalement avec le temps dans le mouvement harmonique simple
    Le déplacement varie sinusoïdalement avec le temps dans un mouvement harmonique simple
    • Aux extrémités ($x=\pm A$) : le déplacement et la force de rappel sont maximaux, donc l'accélération est maximale, mais la vitesse est nulle.
    • À l'équilibre 平衡 ($x=0$) : la force et l'accélération sont nulles, mais la vitesse est maximale.

    La vitesse et l'accélération sont également sinusoïdales, décalées en phase 相位 par rapport au déplacement – la vitesse précède le déplacement d'un quart de cycle, et l'accélération est exactement opposée au déplacement.

    Déplacement, vitesse et accélération dans le MHS, chacun décalé d'un quart de cycle
    Déplacement, vitesse et accélération dans le SHM, chacun séparé d'un quart de cycle

    Lire la figure comme une histoire : là où $x$ est le plus grand (point de retournement), $v$ vient de tomber à zéro et $a$ est à son plus négatif, tirant la masse vers le retour ; un quart de cycle plus tard, la masse traverse le milieu à vitesse maximale avec une accélération nulle.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    amplitude/ˈæmplɪtjuːd/ 振幅 zhèn fú
    angular frequency/ˈæŋɡjʊlə ˈfriːkwənsi/ 角频率 jiǎo pín lǜ
    phase/feɪz/ 相位 xiàng wèi
    equilibrium/ˌiːkwɪˈlɪbrɪəm/ 平衡 píng héng
    7.4

    Énergie des oscillateurs harmoniques simples

    Programme

    Objectif d'apprentissage 7.4.A : Décrire l'énergie mécanique d'un système présentant un MHS.

    • 7.4.A.1 L'énergie totale d'un système présentant un MHS est la somme de son énergie cinétique et de son énergie potentielle.
      • Équation : $E_{\text{total}} = U + K$
    • 7.4.A.2 La conservation de l'énergie indique que l'énergie totale d'un système présentant un MHS est constante.
    • 7.4.A.3 L'énergie cinétique d'un système présentant un MHS est maximale lorsque son énergie potentielle est minimale.
    • 7.4.A.4 L'énergie potentielle d'un système présentant un MHS est maximale lorsque son énergie cinétique est minimale.
      • 7.4.A.4.i L'énergie cinétique minimale d'un système présentant un MHS est nulle.
      • 7.4.A.4.ii Changer l'amplitude d'un système présentant un MHS changera l'énergie potentielle maximale du système et, par conséquent, l'énergie totale du système.
      • Équation pertinente pour un système ressort-objet: $E_{\text{total}} = \dfrac{1}{2}kA^2$

    Source : Description du cours et de l'examen AP College Board

    Conservation de l'énergie : KE ⇄ PE

    L'énergie alterne entre cinétique et potentielle tandis que le total reste constant (pas de frottement) :

    $$E=\tfrac{1}{2}kA^2 = \tfrac{1}{2}kx^2+\tfrac{1}{2}mv^2.$$
    Aux extrémités, c'est tout potentiel ; à l'équilibre, c'est tout cinétique (vitesse maximale). Comme $E\propto A^2$, doubler l'amplitude quadruple l'énergie.

    L'énergie cinétique et potentielle s'échangent sur un cycle tandis que l'énergie totale reste constante
    L'énergie cinétique et potentielle s'échangent au cours d'un cycle tandis que l'énergie totale reste constante

    Exemple résolu. Une masse $0.50\ \text{kg}$ sur un ressort de raideur $k=200\ \text{N/m}$ oscille avec une amplitude $A=0.10\ \text{m}$. Trouver sa vitesse maximale. Toute l'énergie est cinétique au point d'équilibre, donc $\tfrac12 kA^2=\tfrac12 mv_{\max}^2$ :

    $$v_{\max}=A\sqrt{\frac{k}{m}}=0.10\times\sqrt{\frac{200}{0.50}}=0.10\times20=2.0\ \text{m/s}.$$
    La méthode énergétique est plus rapide que le suivi des fonctions sinusoïdales lorsque vous n'avez besoin que de la vitesse maximale.

    Explorer

    Échanger énergie cinétique et potentielle dans un mouvement harmonique simple

    Dans le mouvement harmonique simple, l'énergie alterne entre cinétique (maximum au centre) et potentielle (maximum aux extrémités), tandis que le total reste constant.

    7.4

    Conseils d'examen

    • Test du SHM : l'accélération doit être proportionnelle au déplacement et dirigée vers le centre ($a=-\tfrac{k}{m}x$).
    • La période ne dépend pas de l'amplitude – utilisez $T=2\pi\sqrt{m/k}$ (ressort) ou $T=2\pi\sqrt{L/g}$ (pendule, petits angles).
    • La vitesse est maximale au milieu (tout cinétique) et nulle aux extrémités (tout potentiel) ; l'accélération est la plus grande aux extrémités.
    • Utilisez l'énergie ($\tfrac12 kA^2 = \tfrac12 kx^2 + \tfrac12 mv^2$) pour trouver rapidement la vitesse maximale : $v_{\max}=A\sqrt{k/m}$ .
    • Énergie totale $\propto A^2$, donc doubler l'amplitude quadruple l'énergie.
  • 8

    Fluides

    Regarder la leçon
    8.1

    Structure interne et densité

    Programme

    Objectif d'apprentissage 8.1.A : Décrire les propriétés d'un fluide.

    • 8.1.A.1 Les propriétés distinctives des solides, des liquides et des gaz proviennent des interactions variables entre les atomes et les molécules.
    • 8.1.A.2 Un fluide est une substance qui n'a pas de forme fixe.
    • 8.1.A.3 Les fluides peuvent être caractérisés par leur densité. La densité est définie comme un rapport de masse à volume.
      • Équation : $\rho = \dfrac{m}{V}$
    • 8.1.A.4 Un fluide idéal est incompressible et n'a aucune viscosité.

    Source : Description du cours et de l'examen AP College Board

    Les différences entre solides, liquides et gaz viennent de la force d'interaction entre leurs particules. Un fluide 流体 (liquide ou gaz) n'a pas de forme fixe – il coule car ses particules glissent les unes sur les autres. La densité 密度 est la masse par unité de volume :

    $$\rho=\frac{m}{V}.$$
    Elle dépend de la substance et de son état. Un objet coule ou flotte selon comment sa densité compare à celle du fluide environnant – moins dense flotte, plus dense coule. Un fluide idéal 理想流体 est incompressible 不可压缩 (densité constante, quelle que soit la pression) et n'a aucune viscosité 黏度 (frottement interne) – le modèle AP utilise partout.

    Explorer

    Flotter ou couler selon la densité

    Un objet flotte s'il est moins dense que le fluide. Modifiez la densité et observez-le flotter plus haut ou couler, déplaçant son propre poids de fluide.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    fluid/ˈfluːɪd/ 流体 liú tǐ
    Density/ˈdensɪti/ 密度 mì dù
    ideal fluid/aɪˈdɪəl ˈfluːɪd/ 理想流体 lǐ xiǎng liú tǐ
    incompressible/ˌɪnkəmˈpresəbl/ 不可压缩 bù kě yā suō
    viscosity/vɪˈskɒsɪti/ 黏度 nián dù
    8.2

    Pression

    Programme

    Objectif d'apprentissage 8.2.A : Décrire la pression exercée sur une surface par une force donnée.

    • 8.2.A.1 La pression est définie comme la grandeur de la composante perpendiculaire de la force exercée par unité de surface sur une aire donnée, comme décrit par l'équation
      • Équation : $P = \dfrac{F_\perp}{A}$
    • 8.2.A.2 La pression est une grandeur scalaire.
    • 8.2.A.3 Le volume et la densité d'une quantité donnée d'un fluide incompressible sont constants indépendamment de la pression exercée sur ce fluide.

    Objectif d'apprentissage 8.2.B : Décrire la pression exercée par un fluide.

    • 8.2.B.1 La pression exercée par un fluide est le résultat de l'ensemble des interactions entre les particules constitutives du fluide et la surface avec laquelle ces particules interagissent.
    • 8.2.B.2 La pression absolue d'un fluide à un point donné est égale à la somme d'une pression de référence $P_0$, telle que la pression atmosphérique $P_{\text{atm}}$, et de la pression manométrique $P_{\text{gauge}}$.
      • Équation : $P = P_0 + \rho g h$
    • 8.2.B.3 La pression manométrique d'une colonne verticale de fluide est décrite par l'équation
      • Équation : $P_{\text{gauge}} = \rho g h$

    Source : Description du cours et de l'examen AP College Board

    La pression 压强 est la force perpendiculaire par unité de surface, une scalaire 标量 mesurée en pascals (Pa) :

    $$P=\frac{F_\perp}{A}.$$
    Dans un fluide au repos, la pression augmente avec la profondeur 深度 en raison du poids du fluide au-dessus :
    $$P=P_0+\rho g h,$$
    où $P_0$ est la pression en surface et $h$ est la profondeur. La pression agit également dans toutes les directions en un point et pousse perpendiculairement à toute surface.

    Deux crics hydrauliques placés côte à côte, chacun avec un levier de pompage étroit et un vérin de levage large
    Crics hydrauliques : la pression appliquée à un petit piston est transmise sans diminution à travers le fluide vers un grand piston, donc une petite force soulève une voiture

    Distinuez les deux pressions demandées par l'AP : la pression manométrique 表压 est la pression supplémentaire apportée par la colonne de fluide, $P_{\text{gauge}}=\rho g h$, tandis que la pression absolue 绝对压强 est le total, $P=P_0+P_{\text{gauge}}$ (avec $P_0$ généralement atmosphérique). Une jauge de pneu indiquant « $200\ \text{kPa}$ » est une pression manométrique ; l'air à l'intérieur est en réalité à environ $300\ \text{kPa}$ absolu.

    Le poids d'une colonne de liquide détermine la pression supplémentaire à une profondeur donnée
    Le poids d'une colonne de liquide établit la pression supplémentaire à une profondeur

    Exemple résolu. Trouver la pression totale sur un plongeur $10\ \text{m}$ sous la surface de l'eau ($\rho=1000\ \text{kg/m}^3$, pression en surface $P_0=1.0\times10^{5}\ \text{Pa}$) :

    $$P=P_0+\rho g h=1.0\times10^{5}+1000\times9.8\times10=1.98\times10^{5}\ \text{Pa}.$$
    Chaque $10\ \text{m}$ d'eau ajoute environ une atmosphère de pression supplémentaire. Remarquez que la pression ne dépend ni de la forme ni de la largeur du récipient, seulement de la profondeur.

    Un baromètre anéroïde avec un cadran circulaire
    Un baromètre anéroïde mesure la pression atmosphérique avec une boîte métallique scellée qui se flexe lorsque la pression extérieure change
    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    Pressure/ˈpreʃə/ 压强 yā qiáng
    scalar/ˈskeɪlə/ 标量 biāo liàng
    depth/depθ/ 深度 shēn dù
    gauge pressure/ɡeɪdʒ ˈpreʃə/ 表压 biǎo yā
    absolute pressure/ˈæbsəluːt ˈpreʃə/ 绝对压强 jué duì yā qiáng
    buoyant force/ˈbɔɪənt fɔːs/ 浮力 fú lì
    Archimedes' principle/ˌɑːkɪˈmiːdiːz ˈprɪnsɪpl/ 阿基米德原理 ā jī mǐ dé yuán lǐ
    Continuity/kɒntɪˈnjuːɪti/ 连续性 lián xù xìng
    Bernoulli's equation/ˈbɜːnaʊliz ɪˈkweɪʒn/ 伯努利方程 bó nǔ lì fāng chéng
    8.3

    Fluides et lois de Newton

    Programme

    Objectif d'apprentissage 8.3.A : Décrire les conditions sous lesquelles la vitesse d'un fluide change.

    • 8.3.A.1 Les lois de Newton peuvent être utilisées pour décrire le mouvement des particules dans un fluide.
    • 8.3.A.2 Le comportement macroscopique d'un fluide est le résultat des interactions internes entre les particules constitutives du fluide et des forces externes exercées sur le fluide.

    Objectif d'apprentissage 8.3.B : Décrire la force de poussée exercée sur un objet interagissant avec un fluide.

    • 8.3.B.1 La force de poussée est une force nette vers le haut exercée sur un objet par un fluide.
    • 8.3.B.2 La force de poussée exercée sur un objet par un fluide est le résultat des forces collectives exercées sur l'objet par les particules qui le composent.
    • 8.3.B.3 La grandeur de la force de poussée exercée sur un objet par un fluide est équivalente au poids du fluide déplacé par l'objet.
      • Équation : $F_b = \rho V g$

    Source : Description du cours et de l'examen AP College Board

    Flottabilité : flotter ou couler

    Un objet dans un fluide subit une poussée d'Archimède 浮力 ascendante égale au poids du fluide déplacé – le principe d'Archimède 阿基米德原理 :

    $$F_b=\rho_{\text{fluid}}\,g\,V_{\text{displaced}}.$$
    Combiner cela avec les lois de Newton : l'objet flotte lorsque la poussée équilibre le poids, coule lorsque le poids l'emporte, et remonte lorsque la poussée l'emporte. Un objet flottant déplace exactement son propre poids de fluide.

    Exemple résolu. Un bloc de densité $600\ \text{kg/m}^3$ flotte dans l'eau ($1000\ \text{kg/m}^3$). Quelle fraction est sous la surface ? Pour la flottaison, la poussée d'Archimède égale le poids, donc $\rho_{\text{fluid}}\,g\,V_{\text{sub}}=\rho_{\text{object}}\,g\,V$ :

    $$\frac{V_{\text{sub}}}{V}=\frac{\rho_{\text{object}}}{\rho_{\text{fluid}}}=\frac{600}{1000}=0.60.$$
    Donc $60\%$ est sous l'eau – la même raison pour laquelle la plupart d'un iceberg (densité $\approx 900$) est caché sous l'eau.

    8.4

    Fluides et lois de conservation

    Programme

    Objectif d'apprentissage 8.4.A : Décrire l'écoulement d'un fluide incompressible à travers une section transversale en utilisant la conservation de la masse.

    • 8.4.A.1 Une différence de pression entre deux endroits provoque l'écoulement d'un fluide.
      • 8.4.A.1.i Le taux auquel la matière entre dans un tube rempli de fluide ouvert aux deux extrémités doit être égal au taux auquel la matière sort du tube.
      • 8.4.A.1.ii Le taux auquel la matière s'écoule vers un endroit est proportionnel à la section transversale de l'écoulement et à la vitesse à laquelle le fluide s'écoule.
        • Équation dérivée: $\dfrac{V}{t} = A v$
    • 8.4.A.2 L'équation de continuité pour l'écoulement des fluides décrit la conservation du débit massique dans les fluides incompressibles.
      • Équation : $A_1 v_1 = A_2 v_2$

    Source : Description du cours et de l'examen AP College Board

    Pour un fluide idéal s'écoulant de manière stationnaire, deux principes de conservation s'appliquent :

    La poussée d'Archimède provient du fait que la pression sur le fond d'un objet excède celle sur son dessus
    La poussée d'Archimède provient du fait que la pression sur le fond d'un objet excède celle sur son dessus
    • Continuité 连续性 (conservation de la masse) : le débit volumique est constant, donc $A_1 v_1 = A_2 v_2$. Une tuyau plus étroit force un écoulement plus rapide.
    • L'équation de Bernoulli 伯努利方程 (conservation de l'énergie par volume) : le long d'une ligne de courant,
      $$P+\tfrac{1}{2}\rho v^2+\rho g y = \text{constant}.$$

    Ensemble, ils expliquent pourquoi la vitesse du fluide augmente et sa pression diminue là où un tuyau se rétrécit ou où l'écoulement est le plus rapide.

    Lorsque le tuyau se rétrécit, le fluide accélère (continuité) et sa pression chute (Bernoulli)
    Lorsque le tuyau se rétrécit, le fluide accélère (continuité) et sa pression chute (Bernoulli)

    Exemple résolu. L'eau s'écoule à $2.0\ \text{m/s}$ dans une conduite de section transversale $0.010\ \text{m}^2$, puis entre dans une section plus étroite de $0.0040\ \text{m}^2$. Par continuité, la vitesse y est

    $$v_2=\frac{A_1 v_1}{A_2}=\frac{0.010\times2.0}{0.0040}=5.0\ \text{m/s}.$$
    Par l'équation de Bernoulli, ce courant plus rapide est à une pression plus basse – l'effet qui élève l'aile d'un avion et rapproche deux navires passant l'un à côté de l'autre.

    Compétence d'examen. Choisissez la bonne loi selon les changements. Si la tuyauterie change de largeur, commencez par la continuité ($A_1v_1=A_2v_2$) pour obtenir les vitesses ; si vous avez ensuite besoin d'une pression, introduisez ces vitesses dans Bernoulli. Attention au terme hauteur $\rho g y$ uniquement lorsque la tuyauterie change aussi de niveau.

    8.4

    Conseils d'examen

    • La pression en fonction de la profondeur est $P=P_0+\rho g h$ – elle dépend uniquement de la profondeur, pas de la forme ou de la largeur du récipient.
    • Force de flottaison = poids du fluide déplacé ($\rho_{\text{fluid}}\,gV_{\text{disp}}$) ; un objet flottant déplace son propre poids, donc la fraction immergée est $\rho_{\text{object}}/\rho_{\text{fluid}}$.
    • Comparez les densités pour prédire la flottaison ou le coulage ; un objet flottant est en équilibre (poussée = poids), pas sans pesanteur.
    • Utilisez la continuité $A_1v_1=A_2v_2$ : un tuyau plus étroit signifie un écoulement plus rapide.
    • Bernoulli : là où un fluide s'écoule plus vite, sa pression est plus basse (portance d'aile, pulvérisation).

Se connecter ou créer un compte

IGCSE, A-Level & AP