本讲义涵盖主题 3:进阶力学。内容将力学延伸至抛射体、刚体、圆周运动、弹性绳、变力及碰撞。除非另有说明,否则取 $g=10\ \text{m s}^{-2}$。
进阶力学
A-Level 进阶数学 · 知识点 3
 8:04
进阶力学
抛球、喷射水流或将任何物体抛入空中——它们都会描绘出同一条优雅的曲线:抛物线。秘诀在于将运动分解为两部分……
英语旁白 · 英中内嵌字幕
3.1
抛体运动

教学大纲
| 考生应能: | 注释与示例 |
|---|---|
| • 将抛射体的运动建模为质点做匀加速直线运动,并理解该模型的局限性 | 不需要使用矢量方法 |
| • 利用水平和竖直方向的运动方程解决抛射体运动问题,包括求给定时刻或位置的速度大小和方向、水平面上的射程以及达到的最大高度 | |
| • 推导并使用抛射体轨迹的笛卡尔方程,包括初速度和/或抛射角未知的类型的问题。 | 不包含关于“可达点的包络抛物线”的知识。 |
来源:Cambridge International 教学大纲
预测投出球的位置
一个球被投向球场。在飞行过程中,其位置、速度和方向均会发生变化。我们需要一个能预测这三个要素的模型,包括落点低于投掷手高度的情况。 抛射体 在 重力 作用下自由运动。将其建模为 质点,忽略 空气阻力,并视重力为恒定值。对于轻质羽毛球、强风或极长飞行时间,这些假设的准确性会降低。
水流的弧线暗示了模型的适用性;阻力及水滴间的相互作用限制了其精度。
设定原点并分解发射速度
将原点设在发射点,水平 位移 $x$ 向右,竖直 位移 $y$ 向上。抛射角 $\alpha$ 从水平面起算测量。 每个方向上的初始 速度分量 分别为 $u_x=u\cos\alpha$ 和 $u_y=u\sin\alpha$。对于 $u=20\ \dfrac{\text{m}}{\text{s}}$ 和 $\tan\alpha=4/3$,利用 $3$–$4$–$5$ 直角三角形可得 $u_x=12$ 和 $u_y=16$,单位为米每秒。
两个方向使用相同时间
没有水平方向的力。因此水平方向的 匀加速 为 $0$,竖直方向为 $-g$。以发射点为基准测量位移,位置与速度方程如下:
$$\begin{aligned}
x&=u_xt,&y&=u_yt-\frac12gt^2,\\
v_x&=u_x,&v_y&=u_y-gt.
\end{aligned}$$
两个方程均使用相同的 $t$。除非题目另有说明,在工作示例中的抛射体计算里取 $g=10\ \dfrac{\text{m}}{\text{s}^2}$。
求指定时刻的位置与速率
当时间为 $u_x=12$、位移为 $u_y=16$、初速为 $g=10$ 且角度为 $t=1.5\ \text{s}$ 时,位置坐标为 $x=18\ \text{m}$ 和 $y=24-11.25=12.75\ \text{m}$。速度分量分别为 $12$ 和 $1$,单位为米每秒。 速率是速度的大小:$v=\sqrt{12^2+1^2}=\sqrt{145}\ \dfrac{\text{m}}{\text{s}}$。其方向为水平面上方 $\tan^{-1}(1/12)\approx4.76^\circ$。位置坐标不等于速度分量。
将方向转换为带符号的分量
随后同一球沿向下竖直方向成 $45^\circ$ 角运动。由于正在下降,故 $v_y<0$ 和 $|v_y|=v_x=12$。因此 $16-10t=-12$ 和 $t=2.8\ \text{s}$。 接着 $(x,y)=(33.6,5.6)\ \text{m}$ 和 $v=12\sqrt2\ \dfrac{\text{m}}{\text{s}}$。对于相对于水平面向下的角度 $\beta$,使用 $v_y=-v_x\tan\beta$;对于相对于向下竖直方向的角度 $\gamma$,使用 $v_y=-v_x\cot\gamma$。
某一高度可能经过两次
在高度 $10\ \text{m}$ 处,$16t-5t^2=10$ 解得 $t=(8\pm\sqrt{14})/5\ \text{s}$。两个时间均为正值:分别对应上升阶段和下降阶段。 对应的$x$值为$(96\pm12\sqrt{14})/5\ \text{m}$。竖直速度为$\pm2\sqrt{14}\ \dfrac{\text{m}}{\text{s}}$,较早时刻的速度为正。两个速率均为$\sqrt{144+56}=10\sqrt2\ \dfrac{\text{m}}{\text{s}}$。在事件描述未明确选择之前,保留两个根。
推导最大高度
对于向上抛射,最大高度(相对于抛出点)出现在$v_y=0$时。因此$t_{\rm top}=u_y/g$和$H=u_y^2/(2g)=u^2\sin^2\alpha/(2g)$。 对于$u=20\ \dfrac{\text{m}}{\text{s}}$,$\alpha=30^\circ$和$g=10$,$u_y=10$,故$t_{\rm top}=1\ \text{s}$和$H=5\ \text{m}$。水平速度仍为$10\sqrt3\ \dfrac{\text{m}}{\text{s}}$;此时速度不为零。
推导水平射程
若落地点与抛出点等高,令$y=0$:$t(u_y-gt/2)=0$。根$t=0$对应抛出时刻,正数解飞行时间$T=2u_y/g$对应$u_y>0$。 该水平面上的 射程 射程 为 $R=u_xT=u^2\sin2\alpha/g$。对于 $20\ \dfrac{\text{m}}{\text{s}}$、$30^\circ$ 示例,对应 $T=2\ \text{s}$ 和 $R=20\sqrt3\approx34.6\ \text{m}$。当落点高度不同时,公式不能直接套用。
陈述获得最大射程的条件
在初始速率$u$和$g$固定、无空气阻力、地面水平且向上抛射的条件下,$\sin2\alpha\le1$使射程最大,此时$\alpha=45^\circ$。互余角度如$30^\circ$和$60^\circ$给出相同的射程,但高度和飞行时间不同。 竖直上抛的水平射程为零。从高处平台水平或向下抛射需使用实际落点高度,不能简单套用$45^\circ$的结论。
落在抛出点下方
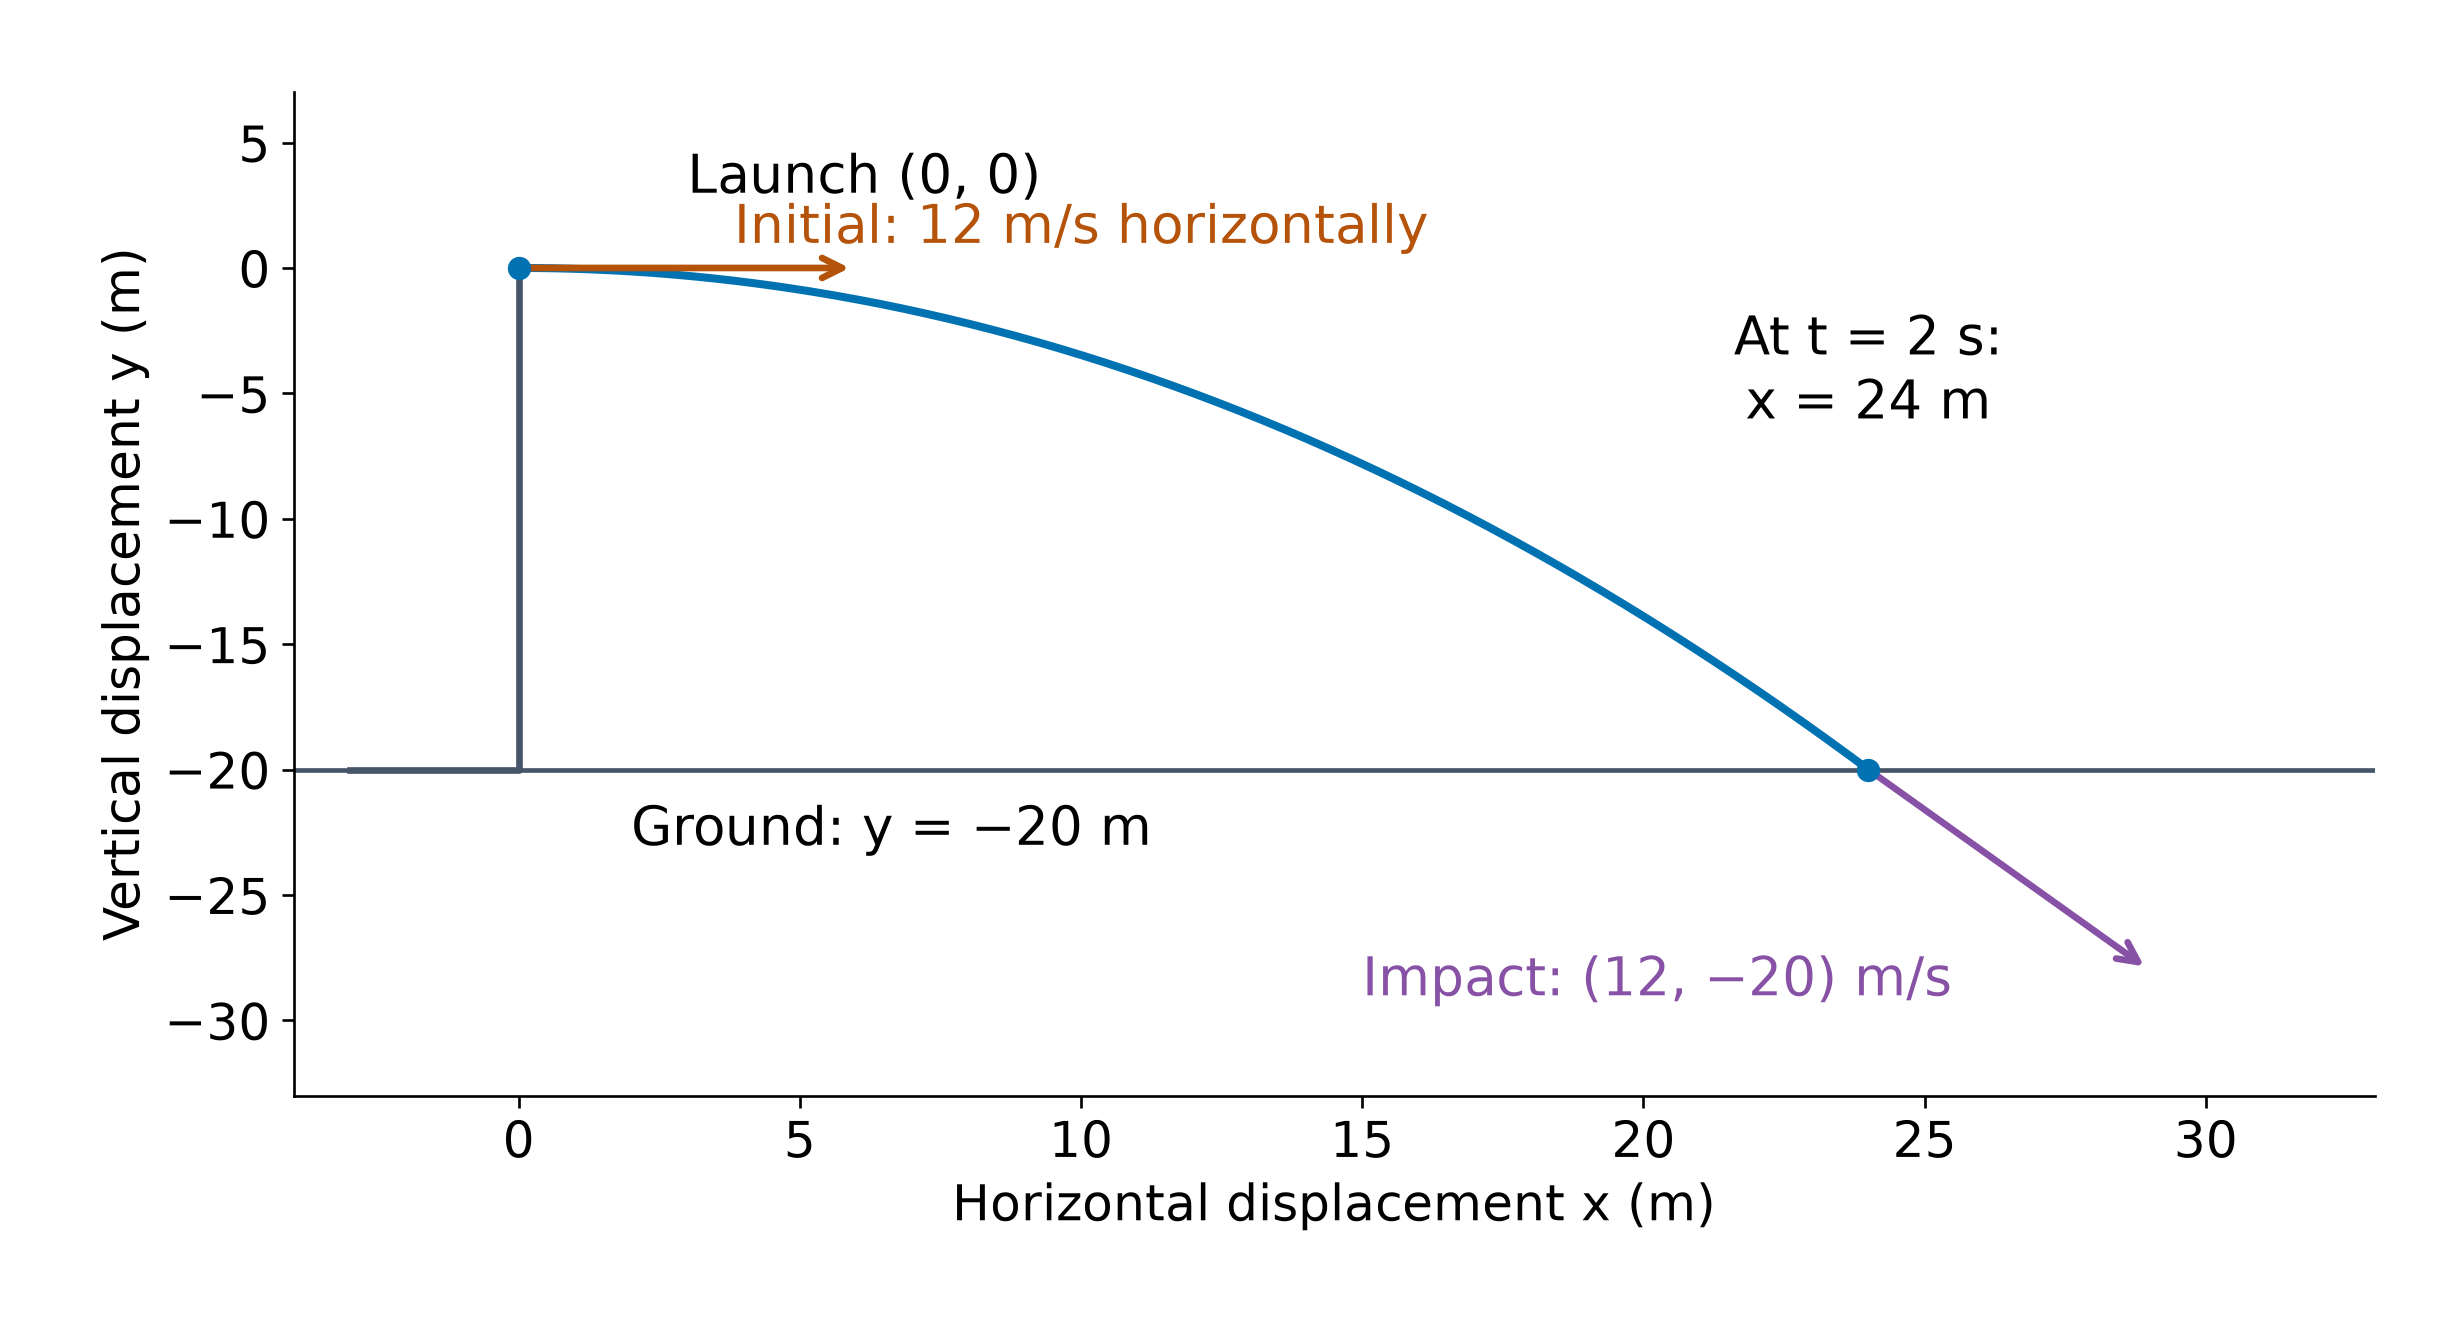
一球从$20\ \text{m}$平台水平飞出,初速为$12\ \dfrac{\text{m}}{\text{s}}$。以抛出点为原点,地面位于$y=-20$,而非$y=0$。因此$-5t^2=-20$给出物理有效的根$t=2\ \text{s}$及水平距离$24\ \text{m}$。 撞击瞬间,$v_x=12$,$v_y=-20$,故速率为$4\sqrt{34}\ \dfrac{\text{m}}{\text{s}}$,方向为水平面下$\tan^{-1}(20/12)\approx59.0^\circ$。舍去$t=-2$,因其早于抛出时刻。
消去时间以获得轨迹方程
轨迹是质点运动的路径。对于$u_x\ne0$,将$t=x/(u\cos\alpha)$代入竖直方向方程,得到其直角坐标方程:
$$\begin{aligned}
y&=u\sin\alpha\frac{x}{u\cos\alpha}-\frac g2\left(\frac{x}{u\cos\alpha}\right)^2\\
&=x\tan\alpha-\frac{gx^2}{2u^2\cos^2\alpha}.
\end{aligned}$$
非竖直抛射时为一条抛物线。该方程描述数学曲线;仅保留抛出后到第一次落地前经过的位置。竖直上抛过程中$x=0$恒成立,故不可进行此消元操作。
利用已知方向求未知速率
设$\tan\alpha=3/2$且抛体经过$(10,10)\ \text{m}$。列出$T=\tan\alpha$和$1/\cos^2\alpha=1+T^2$。由轨迹方程可得
$$u^2=\frac{gX^2(1+T^2)}{2(XT-Y)}=\frac{10(100)(13/4)}{2(15-10)}=325.$$
从而$u=5\sqrt{13}\ \dfrac{\text{m}}{\text{s}}$,$u_x=10$,$u_y=15$和$y=3x/2-x^2/20$。若目标在右侧,$X>0$且有限正速率要求$XT>Y$:即初始直线方向必须指向目标上方。
求同一目标的两个抛射角
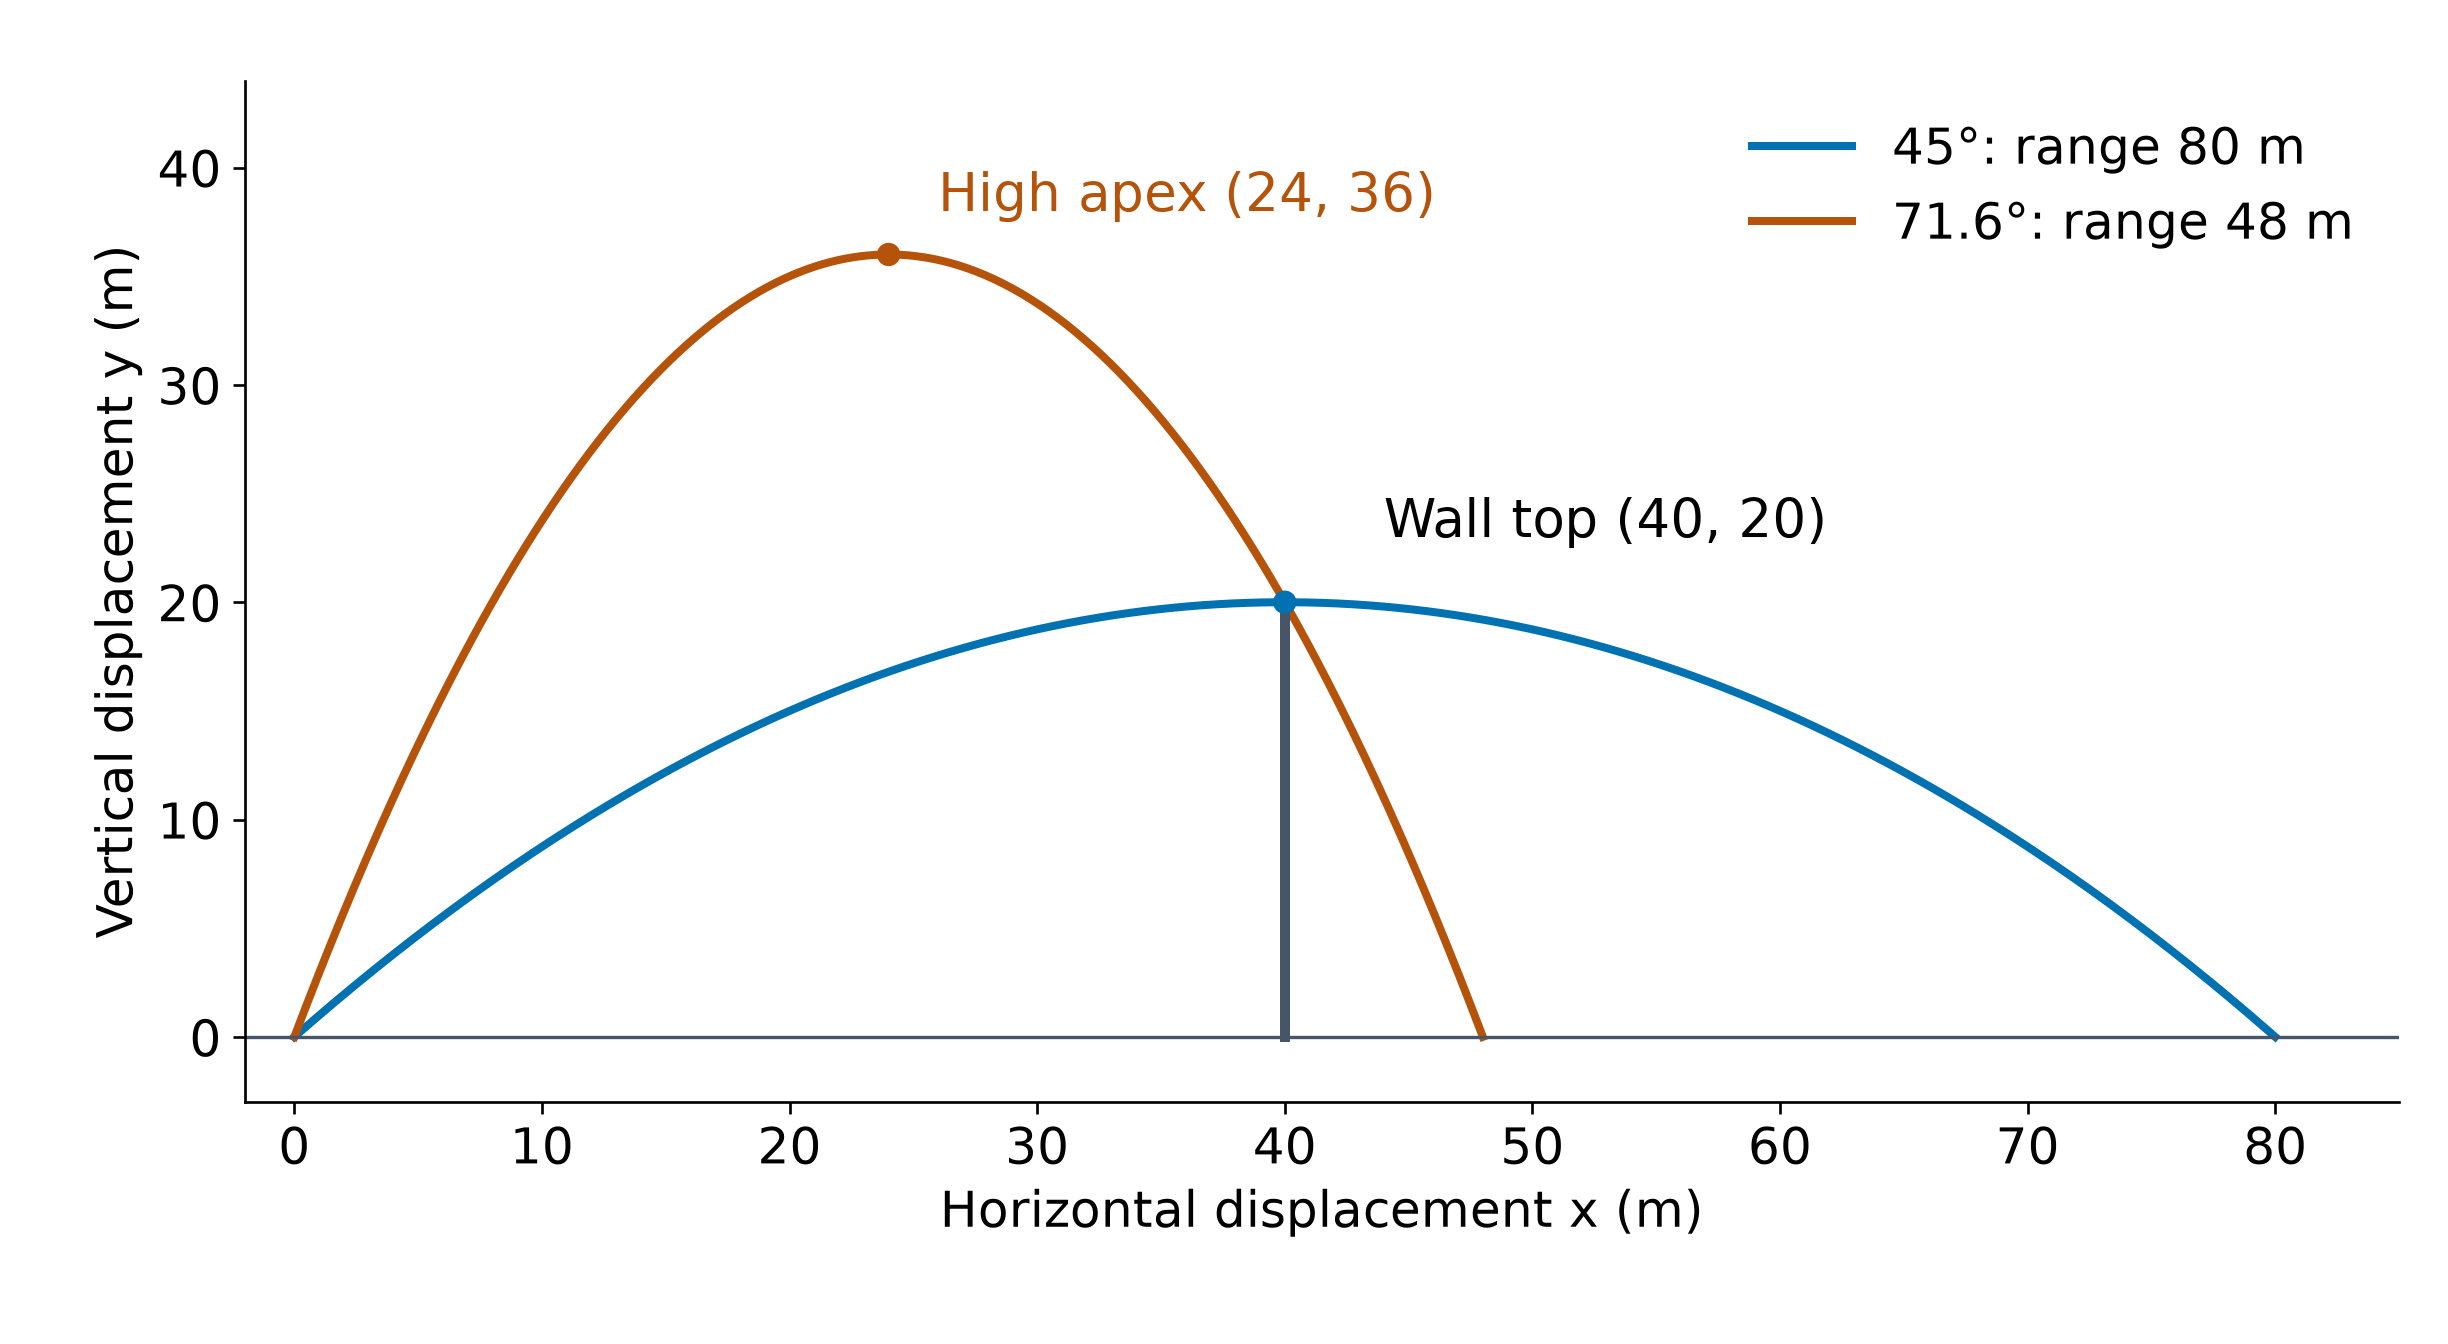
现在固定$u=20\sqrt2\ \dfrac{\text{m}}{\text{s}}$并要求轨迹经过墙顶$(40,20)\ \text{m}$。结合$T=\tan\alpha$和$g=10$:
$$20=40T-10(1+T^2)\quad\Rightarrow\quad (T-1)(T-3)=0.$$
两者均为正发射角:$\alpha=45^\circ$或$\tan^{-1}3\approx71.6^\circ$。高角度轨迹并不具有更远的射程。在确认解之前,需将每个根代回目标方程进行验证。
比较两次飞行
低角度轨迹为$y=x-x^2/80$:其顶点为$(40,20)$,射程为$80\ \text{m}$。高角度轨迹为$y=3x-x^2/16$:其顶点为$(24,36)$,射程为$48\ \text{m}$。 两条轨迹均经过$(40,20)$。第二次飞行在到达墙壁时已处于下降阶段。增大角度虽能提升高度,但会减小水平分速度;不可仅凭高度高低来排列射程顺序。
将净空条件转化为区间
若要触及或越过该墙顶,需满足$40T-10(1+T^2)\ge20$。因此$(T-1)(T-3)\le0$和$1\le T\le3$。 平地区域射程为$R=160T/(1+T^2)$。其导数为$160(1-T^2)/(1+T^2)^2$,故在$1\le T\le3$上单调递减。最小落点距离为$48\ \text{m}$(位于$T=3$处)。若禁止触碰墙顶,则端点被排除,$48$成为未达到的下确界。
求解高度不等式后应用事件顺序
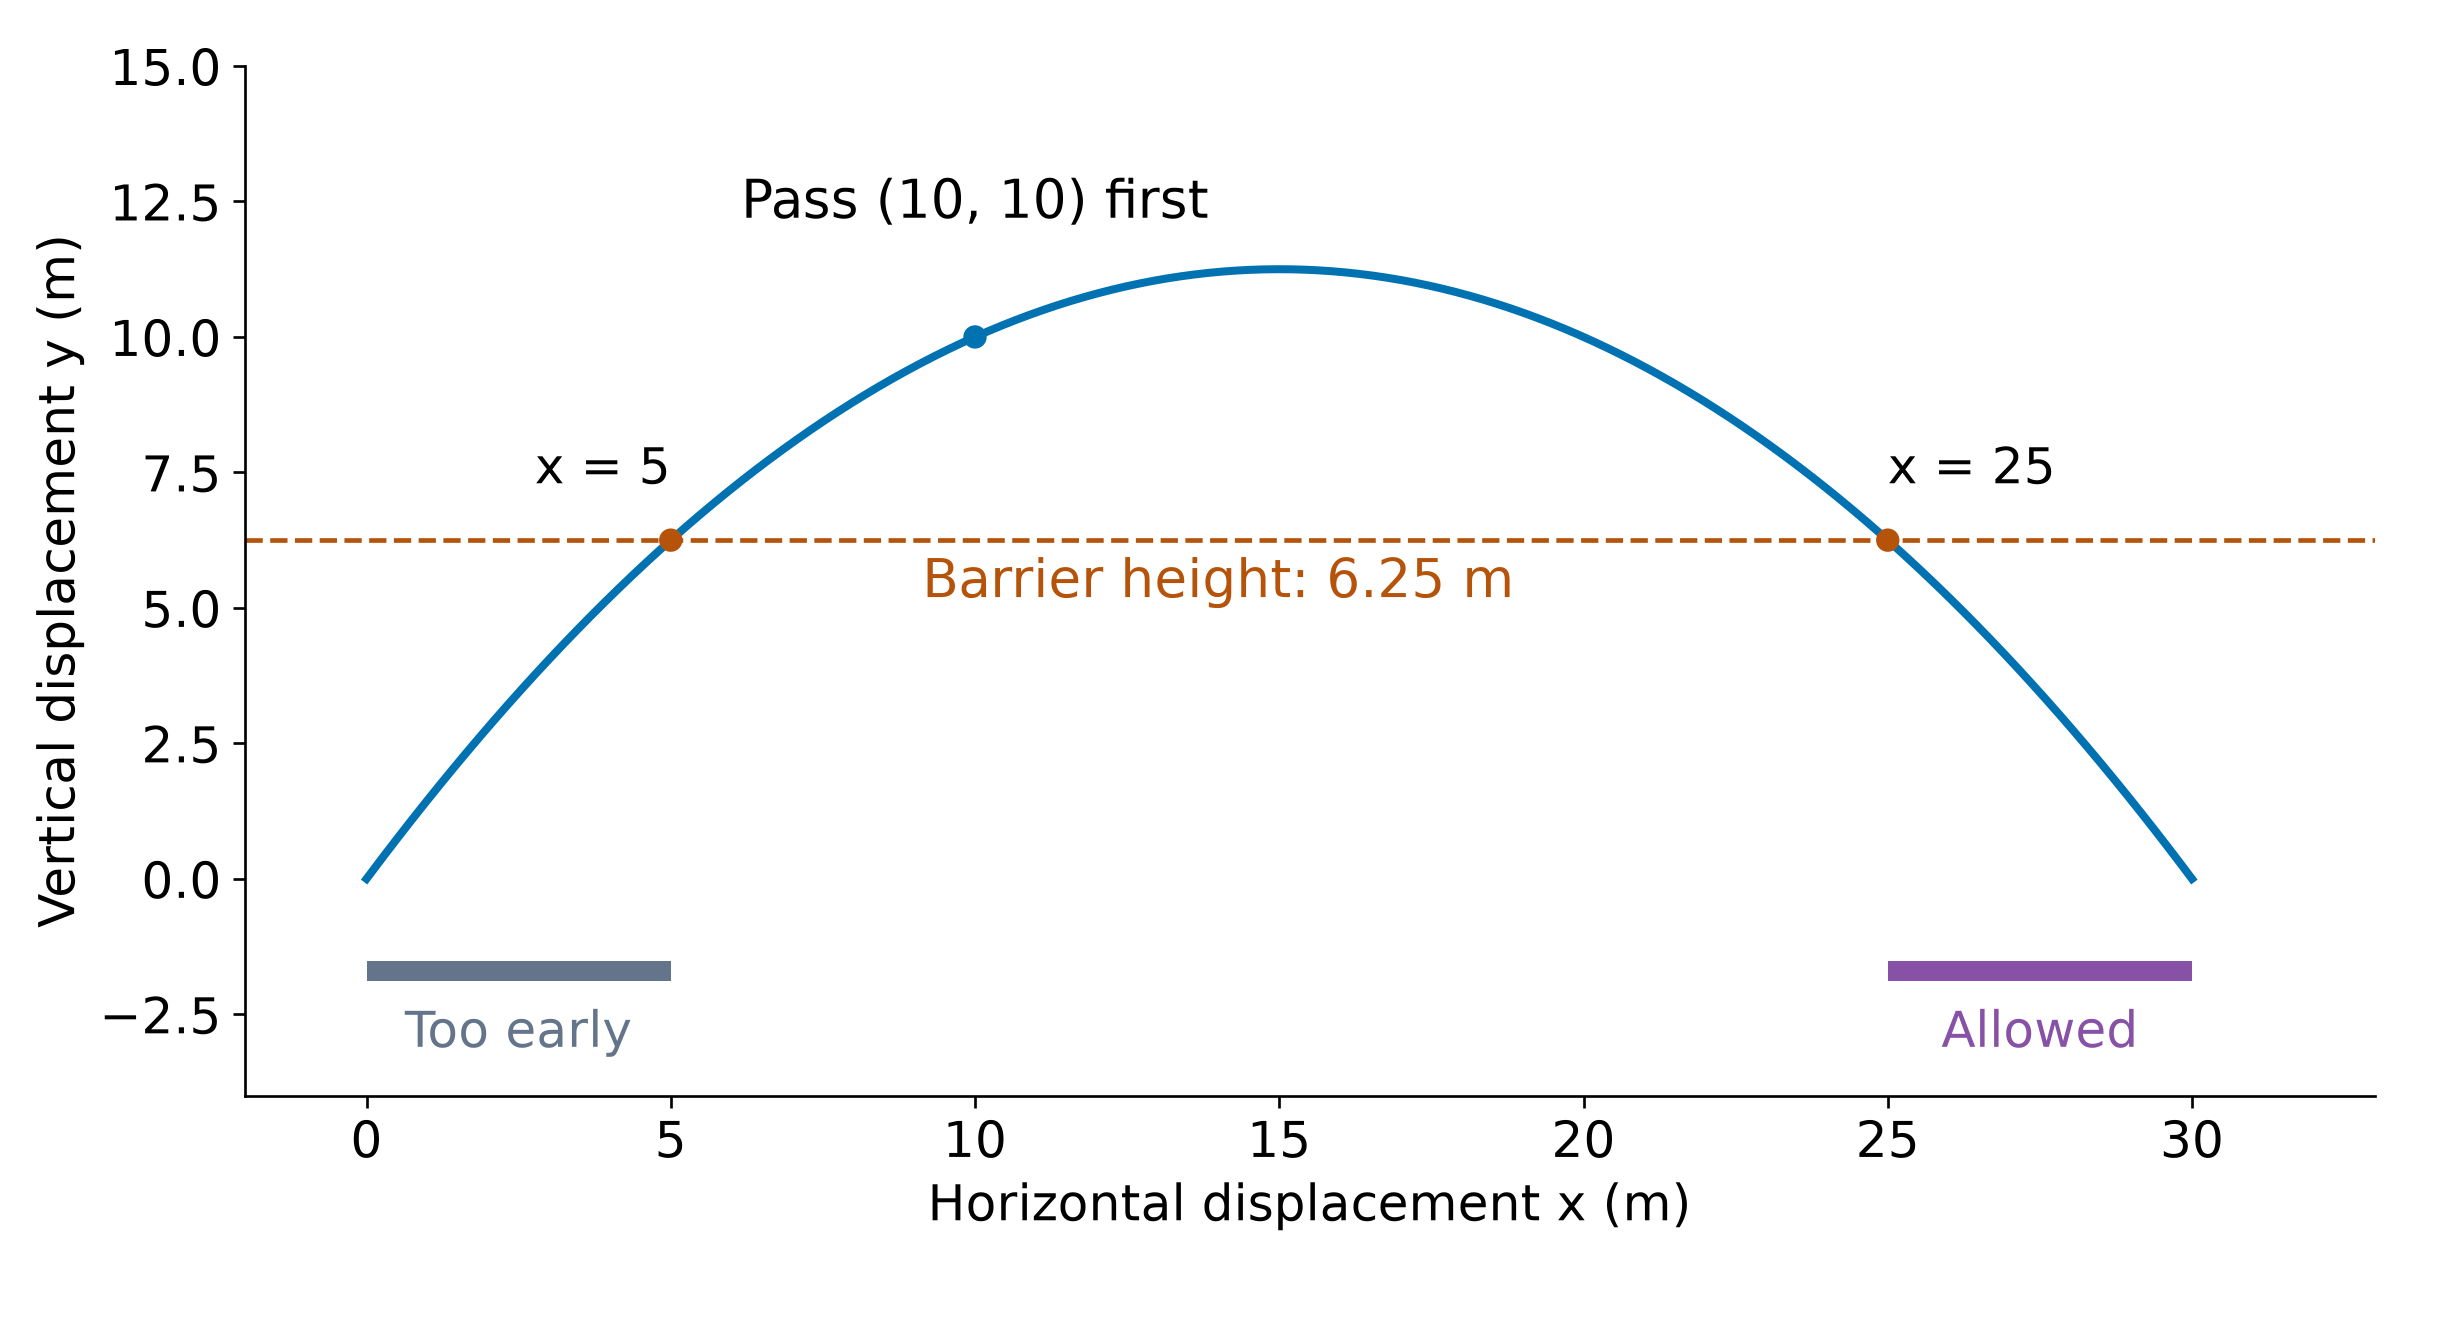
返回$y=3x/2-x^2/20$。越过$(10,10)$后,小球在$x=D$处撞击高度为$25/4\ \text{m}$的竖直挡板。它在离地$0\le D\le30$的高度保持悬空。撞击挡板意味着$y(D)\le25/4$,从而得出$(D-5)(D-25)\ge0$。 在地面区间内,这给出$D\le5$或$D\ge25$。但由于障碍物是在$x=10$之后才被抵达的,因此仅保留$25\le D\le30$,且允许边界接触。“之后”、“下降中”和“着陆前”属于数学约束条件。
根据两个已知点反推两种发射条件
假设未知发射轨迹经过以米为单位的$(10,15)$和$(20,20)$两点。列出$y=Ax-Bx^2$,其中$A=\tan\alpha$和$B=g/(2u_x^2)>0$分别为对应坐标。由这两点可得$10A-100B=15$和$20A-400B=20$。 用第二个方程减去第一个方程的两倍:得$-200B=-10$,于是$B=1/20$和$A=2$。由此可知$u_x=10$、$u_y=20$、$u=10\sqrt5\ \dfrac{\text{m}}{\text{s}}$和$\alpha=\tan^{-1}2$。射程为$40\ \text{m}$,最大高度为$20\ \text{m}$。
根据已知事件选择解题方法
给定时间,使用分量方程;给定方向,先建立有符号速度分量间的关系;给定高度,解出时间并检验两个根;给定目标位置或未知发射条件,则消去时间并代入坐标求解。 检查单位、坐标原点、$t\ge0$、运动方向及首次碰撞情况。对于向上抛射,仅在最高点垂直分量为零;对于纯竖直上抛,此时全速度才为零。同高度射程公式始终依赖于同高度假设。
探索
发射一个抛体
发射球,然后改变角度和速度。水平运动是稳定的,而重力把它向下拉——它们一起描绘出一条抛物线。找出最长射程的角度,并试试月球。
词汇
训练
| English | 中文 | 拼音 |
|---|---|---|
| Further Mechanics/ˈfɜːðə mɪˈkænɪks/ | 进阶力学 | jìn jiē lì xué |
| elastic/ɪˈlæstɪk/ | 弹性 | tán xìng |
| projectile/prəˈdʒektaɪl/ | 抛射体 | pāo shè tǐ |
3.2
刚体的平衡
教学大纲
| 考生应能够: | 注释与示例 |
|---|---|
| • 计算力对某一点的力矩 | 仅适用于涉及共面力的问题;无需理解力矩的矢量性质。 |
| • 利用重力对刚体的作用等效于作用于物体质心的单个力这一结论,并利用对称性考虑确定均匀物体的质心位置 | |
| • 利用给定的三角形薄板及其他简单形状的质心位置信息 | MF19公式表中给出的结果证明不需要掌握。 |
| • 通过将复合体视为等效粒子系来确定组合体的质心位置 | 仅限简单情况,例如均匀的L形薄板,或底面连接着相同半径均匀半球体的均匀圆锥。 |
| • 利用以下原理:若刚体在共面力作用下处于平衡状态,则力的矢量和为零,且各力对任意一点的力矩之和也为零,以及该原理的逆命题 | |
| • 求解单刚体在共面力作用下的平衡问题,包括涉及倾覆或滑动的问题。 |
来源:Cambridge International 教学大纲
为何把手远离铰链
靠近门铰链推门需要较大的力;而在把手处施加同样的力,会产生更大的转动效应。要预测平衡状态,必须同时了解各力的大小及其作用点位置。 将物体建模为刚体:其形状及各部分间距离保持不变。我们考虑共面力,即所有力均位于同一平面内。若采用质点模型,则会丢失用于预测转动的关键信息。
根据作用线计算力矩
力对某点的力矩等于力的大小乘以该点到力的作用线的垂直距离。单位为$\text{N m}$。需选定正负号,例如逆时针为正。 若大小为$20\ \text{N}$的向上力作用于支点右侧$0.6\ \text{m}$处,其力矩为$+12\ \text{N m}$。如果力的作用线穿过支点,即使力本身不为零,其力矩也为零。
倾斜力需要垂直力臂
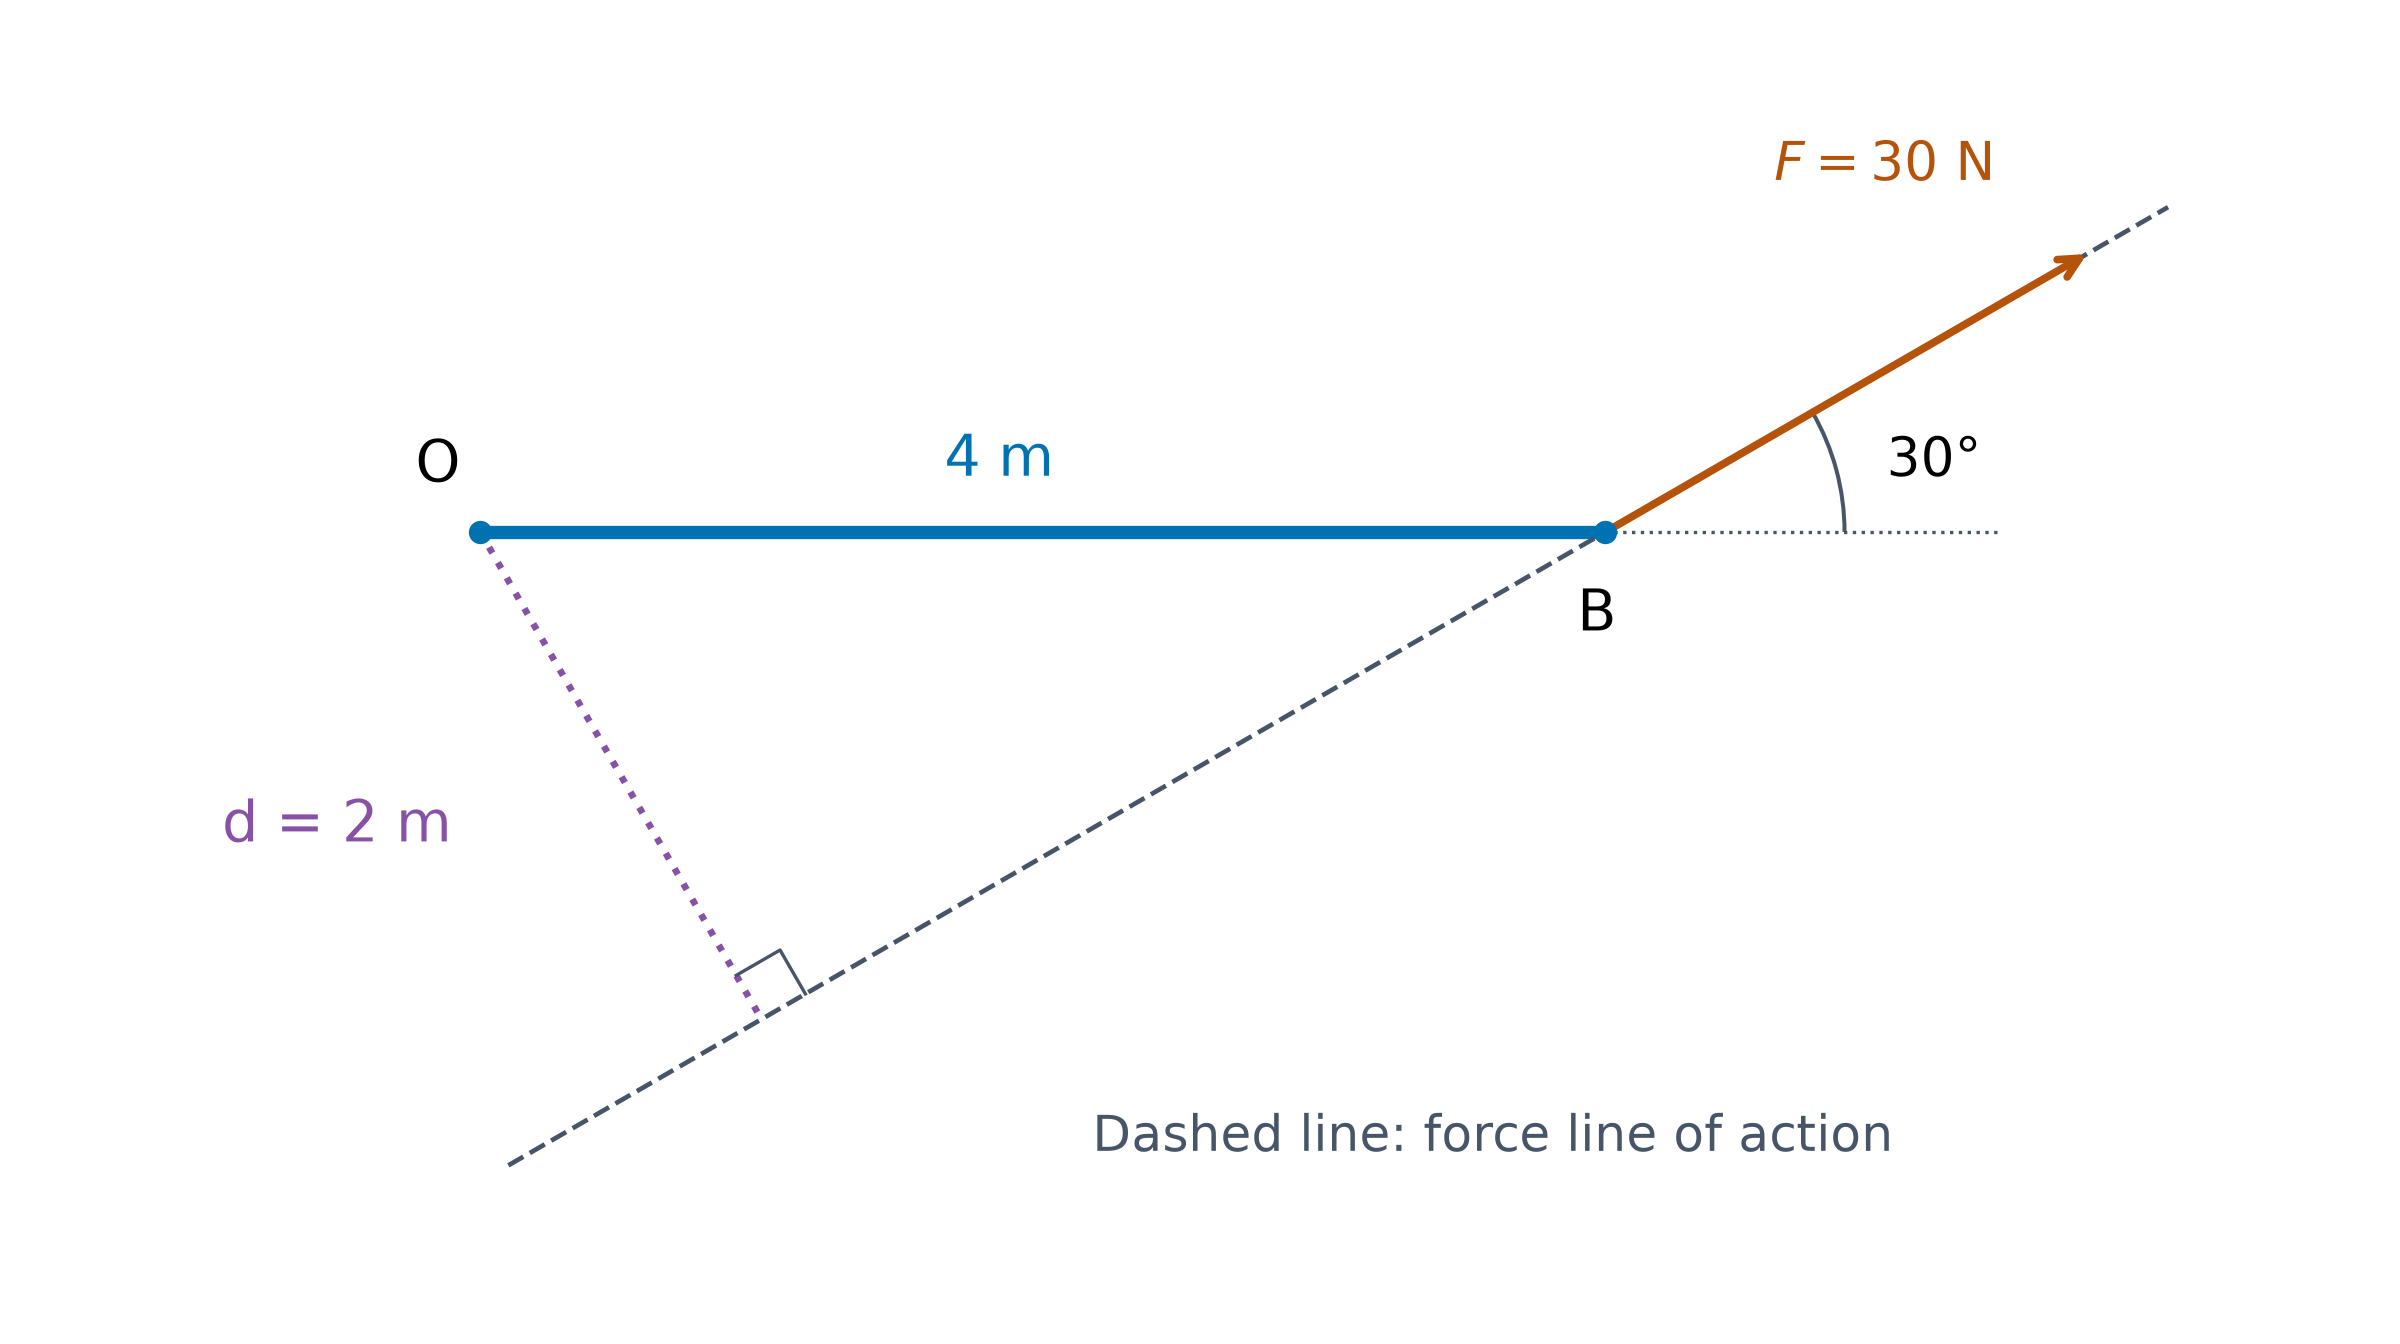
大小为$30\ \text{N}$的力作用于水平杆上方距支点$4\ \text{m}$处的$30^\circ$点。其垂直分量为$30\sin30^\circ=15\ \text{N}$,产生逆时针方向的力矩$15(4)=60\ \text{N m}$。 或者使用全力和力臂$4\sin30^\circ=2\ \text{m}$计算。这是计算同一力矩的两种方法;不要重复乘以正弦因子。
平衡需要两个独立的条件
对于处于平衡状态的物体,合力为零,且对任意点的总力矩为零。对于共面力系,需在两个垂直方向上分解力,并对选定的一个点取力矩。在此模型中,这些条件也是平衡的充分条件。 分别作用在不同平行线上、相距$0.4\ \text{m}$的两个等大反向$10\ \text{N}$力,其合力为零,但力矩为$4\ \text{N m}$。它们不能使转动平衡。合力为零意味着没有平动加速度,并不表示正在运动的物体会停止。对于静力平衡,物体必须从静止开始。
用质心处的单个力替代重力
在均匀重力场中,重量$F_W=mg$作用于质心。对于均匀物体,其质量沿长度、面积或体积均匀分布(视具体情况而定)。 利用对称性:均匀直杆的质心位于其中点;均匀矩形的质心位于对角线交点处。质心位于质量分布的每一个对称轴上。如果密度不均匀,仅凭形状对称是不够的,质心可能位于材料外部的孔洞中。
确定三角形薄片的质心位置
薄片指极薄的板状物。对于均匀三角形薄片,其质心位于每条中线上距顶点三分之二处,或距对边三分之一处。此处给出MF19公式,无需证明。 若三个顶点坐标分别为$(0,0)$、$(6,0)$和$(0,3)$(单位:米),则原点对面的中点为$(3,1.5)$。该位移向量的三分之二即为$(\bar x,\bar y)=(2,1)\ \text{m}$。或者,对均匀三角形的三个顶点坐标求平均值也可得到。
理解实心体公式中的参考点
公式表指出,均匀实心圆锥或棱锥的质心距顶点$3h/4$,因此距底面$h/4$。对于半径为$r$的实心半球,其质心位于底圆圆心沿轴线指向曲面方向$3r/8$处。 " thin hemispherical shell 半球壳" 的距离为$r/2$。壳体不等于实心半球。组合多个物体前,需将所有位置转换到同一原点和带符号的坐标轴下。
区分圆弧与扇形
对于半径为$r$、圆心角为$2\alpha$的均匀圆弧,MF19给出其质心距圆心的距离为$r\sin\alpha/\alpha$,位于对称轴上。对于均匀的扇形薄片,该距离为$2r\sin\alpha/(3\alpha)$。此处$\alpha$为半角(单位:弧度)。 半圆具有$\alpha=\pi/2$:细丝弧贡献$2r/\pi$,而扇形板贡献$4r/(3\pi)$。对于均匀细丝,使用长度代表质量;对于厚度固定的均匀薄板,使用面积代表质量;这两个物体的质量模型不同。
将每个组件替换为一个质点
复合物体 复合物体 由较简单的部分组成。将每个部分替换为一个质点,质量为 $m_i$,位于其各自的质心 $(x_i,y_i)$ 处。对重力取力矩可得:
$$\bar x=\frac{\sum m_ix_i}{\sum m_i},\qquad \bar y=\frac{\sum m_iy_i}{\sum m_i}.$$
对于均匀细丝,质量与长度成正比;对于厚度固定的均匀薄板,质量与面积成正比;对于均匀固体,质量与体积成正比。仅当相关密度相等时,才使用面积或体积比。对各组件位置求简单平均仅适用于各组件质量相等的情况。
添加一个矩形和一个三角形
将一个长宽分别为$0\le x\le4$和$0\le y\le2$的矩形与一个顶点为$(4,0)$、$(4,2)$和$(7,0)$的三角形板连接,单位为米。两者厚度和密度相同。它们的面积分别为$8$和$3$,质心分别为$(2,1)$和$(5,2/3)$。 因此$\bar x=(8\cdot2+3\cdot5)/11=31/11\ \text{m}$和$\bar y=(8\cdot1+3\cdot2/3)/11=10/11\ \text{m}$。较大的部分对每个力矩的贡献更多。
从质量和力矩中减去被移除的部分
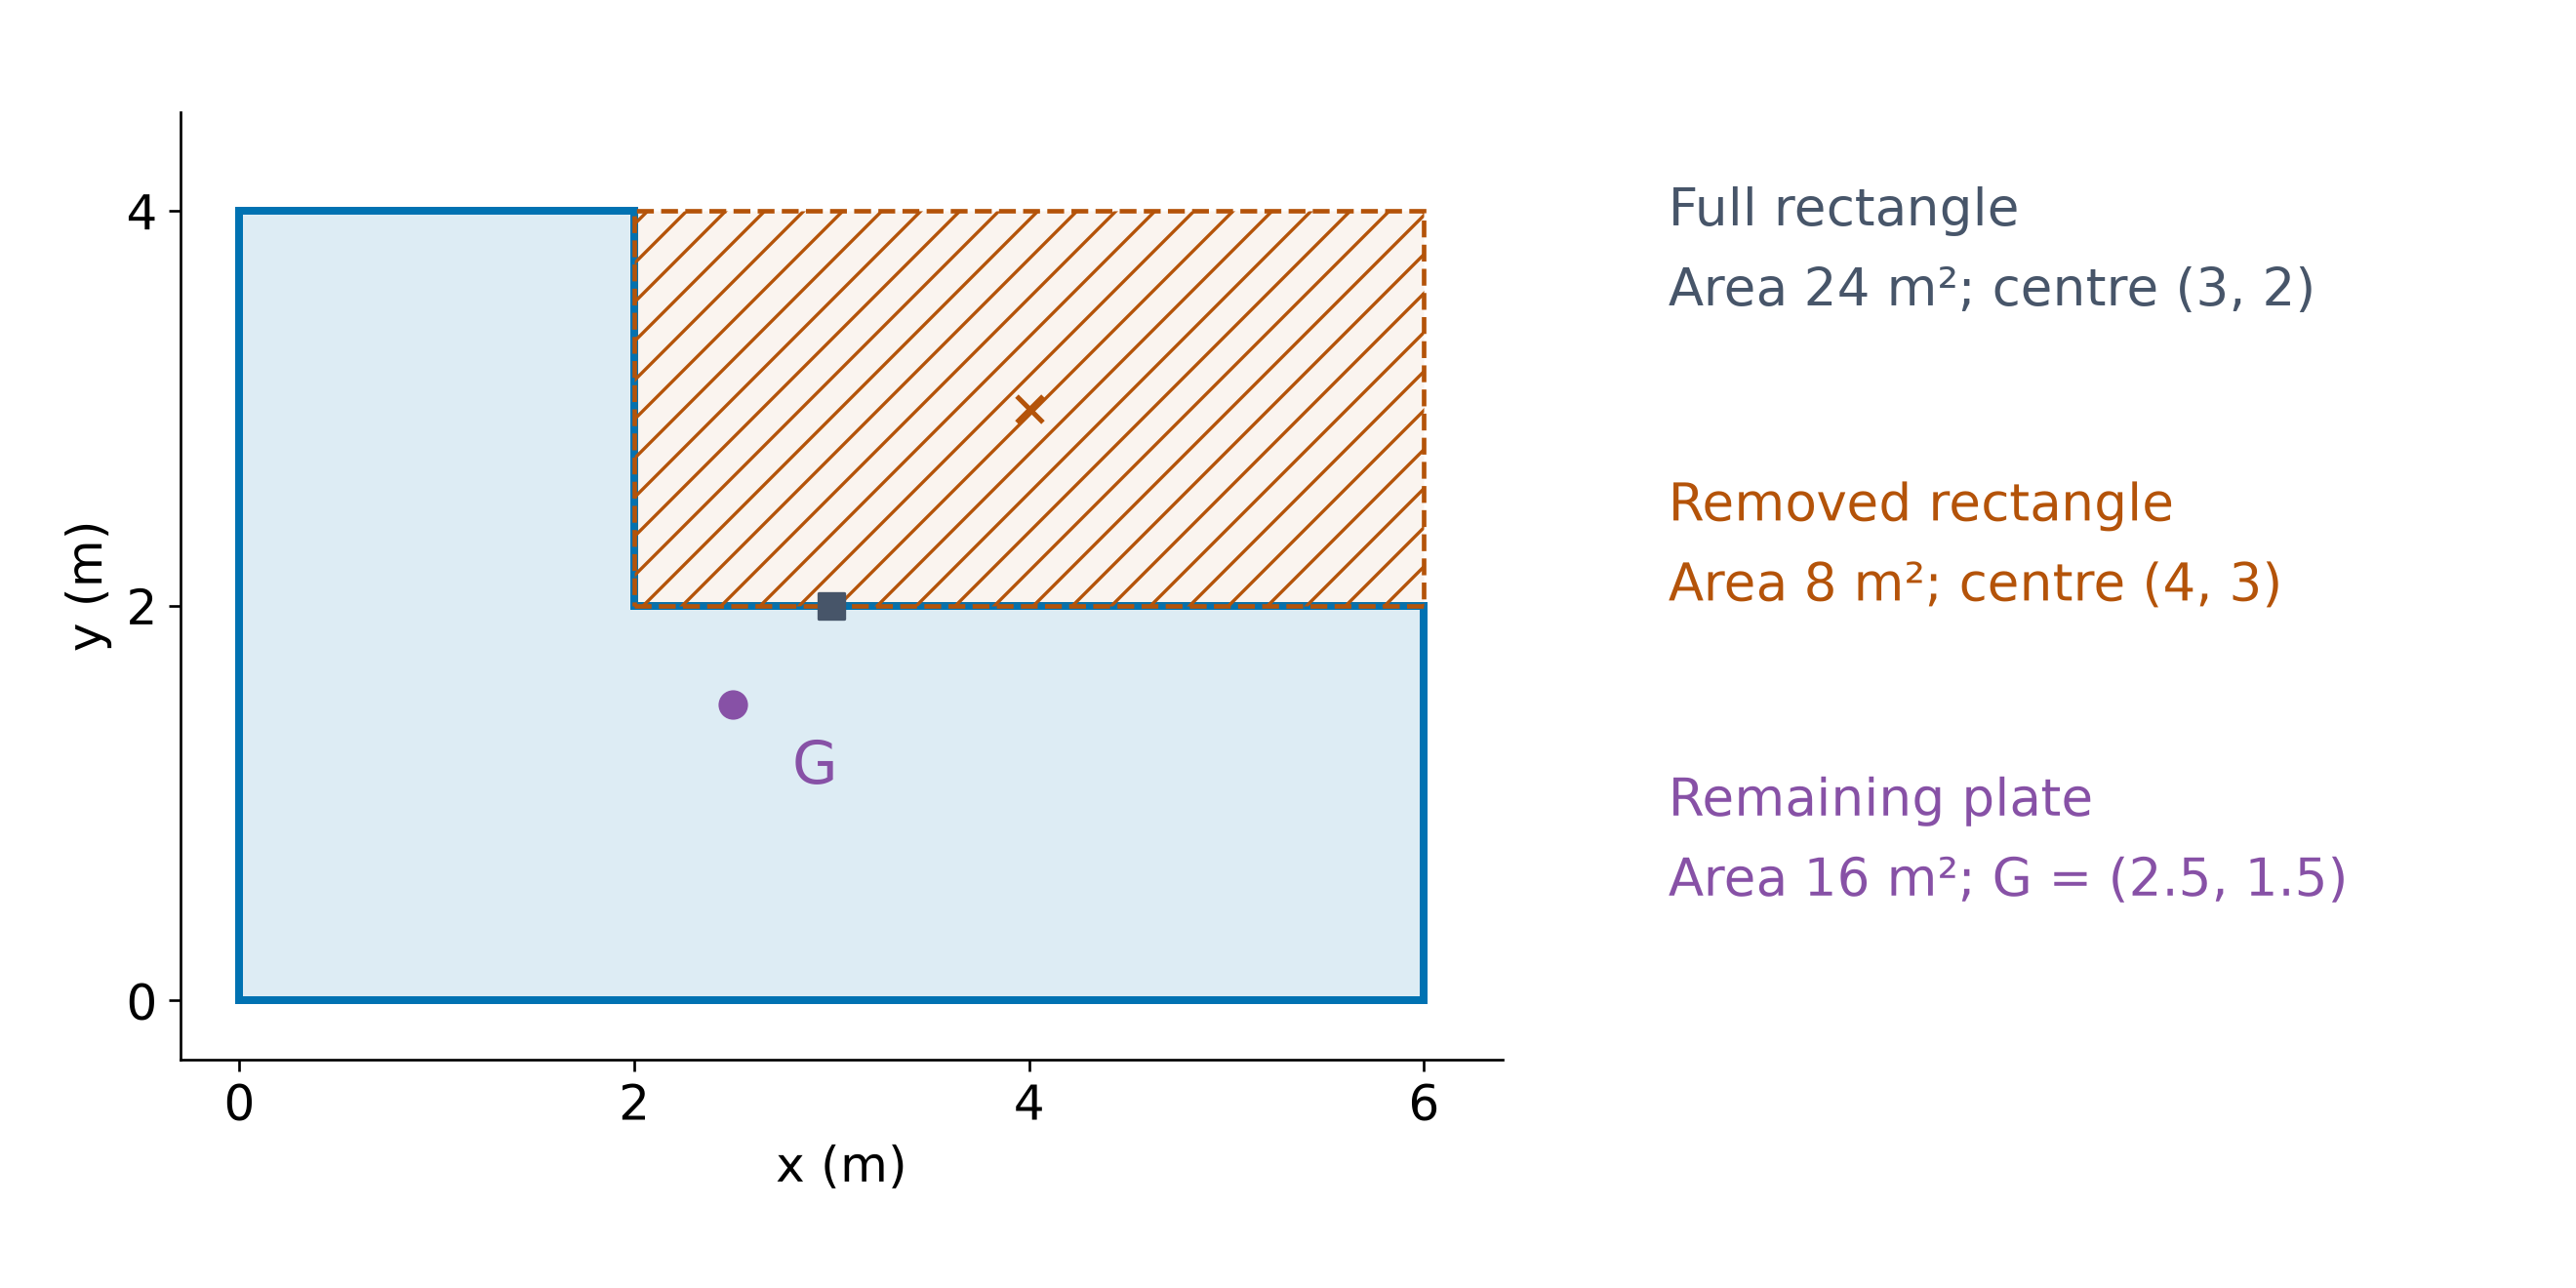
从一个长宽分别为$6\ \text{m}$和$4\ \text{m}$的均匀矩形板开始。移除右上角长宽分别为$4\ \text{m}$和$2\ \text{m}$的矩形,留下L形。以左下角为原点,原面积为$24$,位于$(3,2)$;被移除部分的面积为$8$,位于$(4,3)$。 减去孔洞的面积及其两个力矩:
$$\bar x=\frac{24(3)-8(4)}{24-8}=2.5\ \text{m},\qquad
\bar y=\frac{24(2)-8(3)}{24-8}=1.5\ \text{m}.$$
材料改变时调整质量权重
两根相同材料和横截面的均匀细杆组成L形:一根从原点出发的 $6\ \text{m}$ 水平杆,以及一根 $4\ \text{m}$ 竖直杆。以长度 $6$ 和 $4$ 作为质量权重。它们的质心分别为 $(3,0)$ 和 $(0,2)$,由此得出 $(\bar x,\bar y)=(1.8,0.8)\ \text{m}$。 若垂直细杆单位长度的质量是原来的两倍,则权重变为$6$和$8$,由此得到$(9/7,8/7)\ \text{m}$。不要使用两杆之间空区域的面积。
沿公共轴拼接固体(带符号)
将一个半径为$r$、高为$4r$的均匀实心圆锥,与一个半径为$r$的均匀实心半球在圆形底面处拼接。两者密度相同。将公共底面置于$z=0$处,并规定向圆锥顶点的方向为正$z$。 圆锥体积为$4\pi r^3/3$,质心位于$z=r$。半球体积为$2\pi r^3/3$,质心位于$z=-3r/8$。因此
$$\bar z=\frac{2(r)+1(-3r/8)}{2+1}=\frac{13r}{24}.$$

固体的轴向截面;使用其体积作为质量权重,而不是绘制的三角形和半圆面积。
挖去空腔但不改变其原始质心
一个均匀圆锥底面半径为$2r$,高为$4r$。从中挖去一个半径为$r$的实心半球,该半球的底面位于圆锥底面所在平面内,共用同一轴线,且曲面位于圆锥内部。原圆锥的体积和质心分别为$16\pi r^3/3$和$z=r$;被挖去的半球体积和质心分别为$2\pi r^3/3$和$z=3r/8$。 设距离该底面向上测量为$z$,则剩余部分的质心为
$$\bar z=\frac{16(r)-2(3r/8)}{16-2}=\frac{61r}{56}.$$
移除基座附近的材料会使重心向上移动。在计算中,孔洞的负质量贡献是确定的;它并不存在未知的新的重心位置。
自由悬挂的物体,其质心位于悬挂点正下方
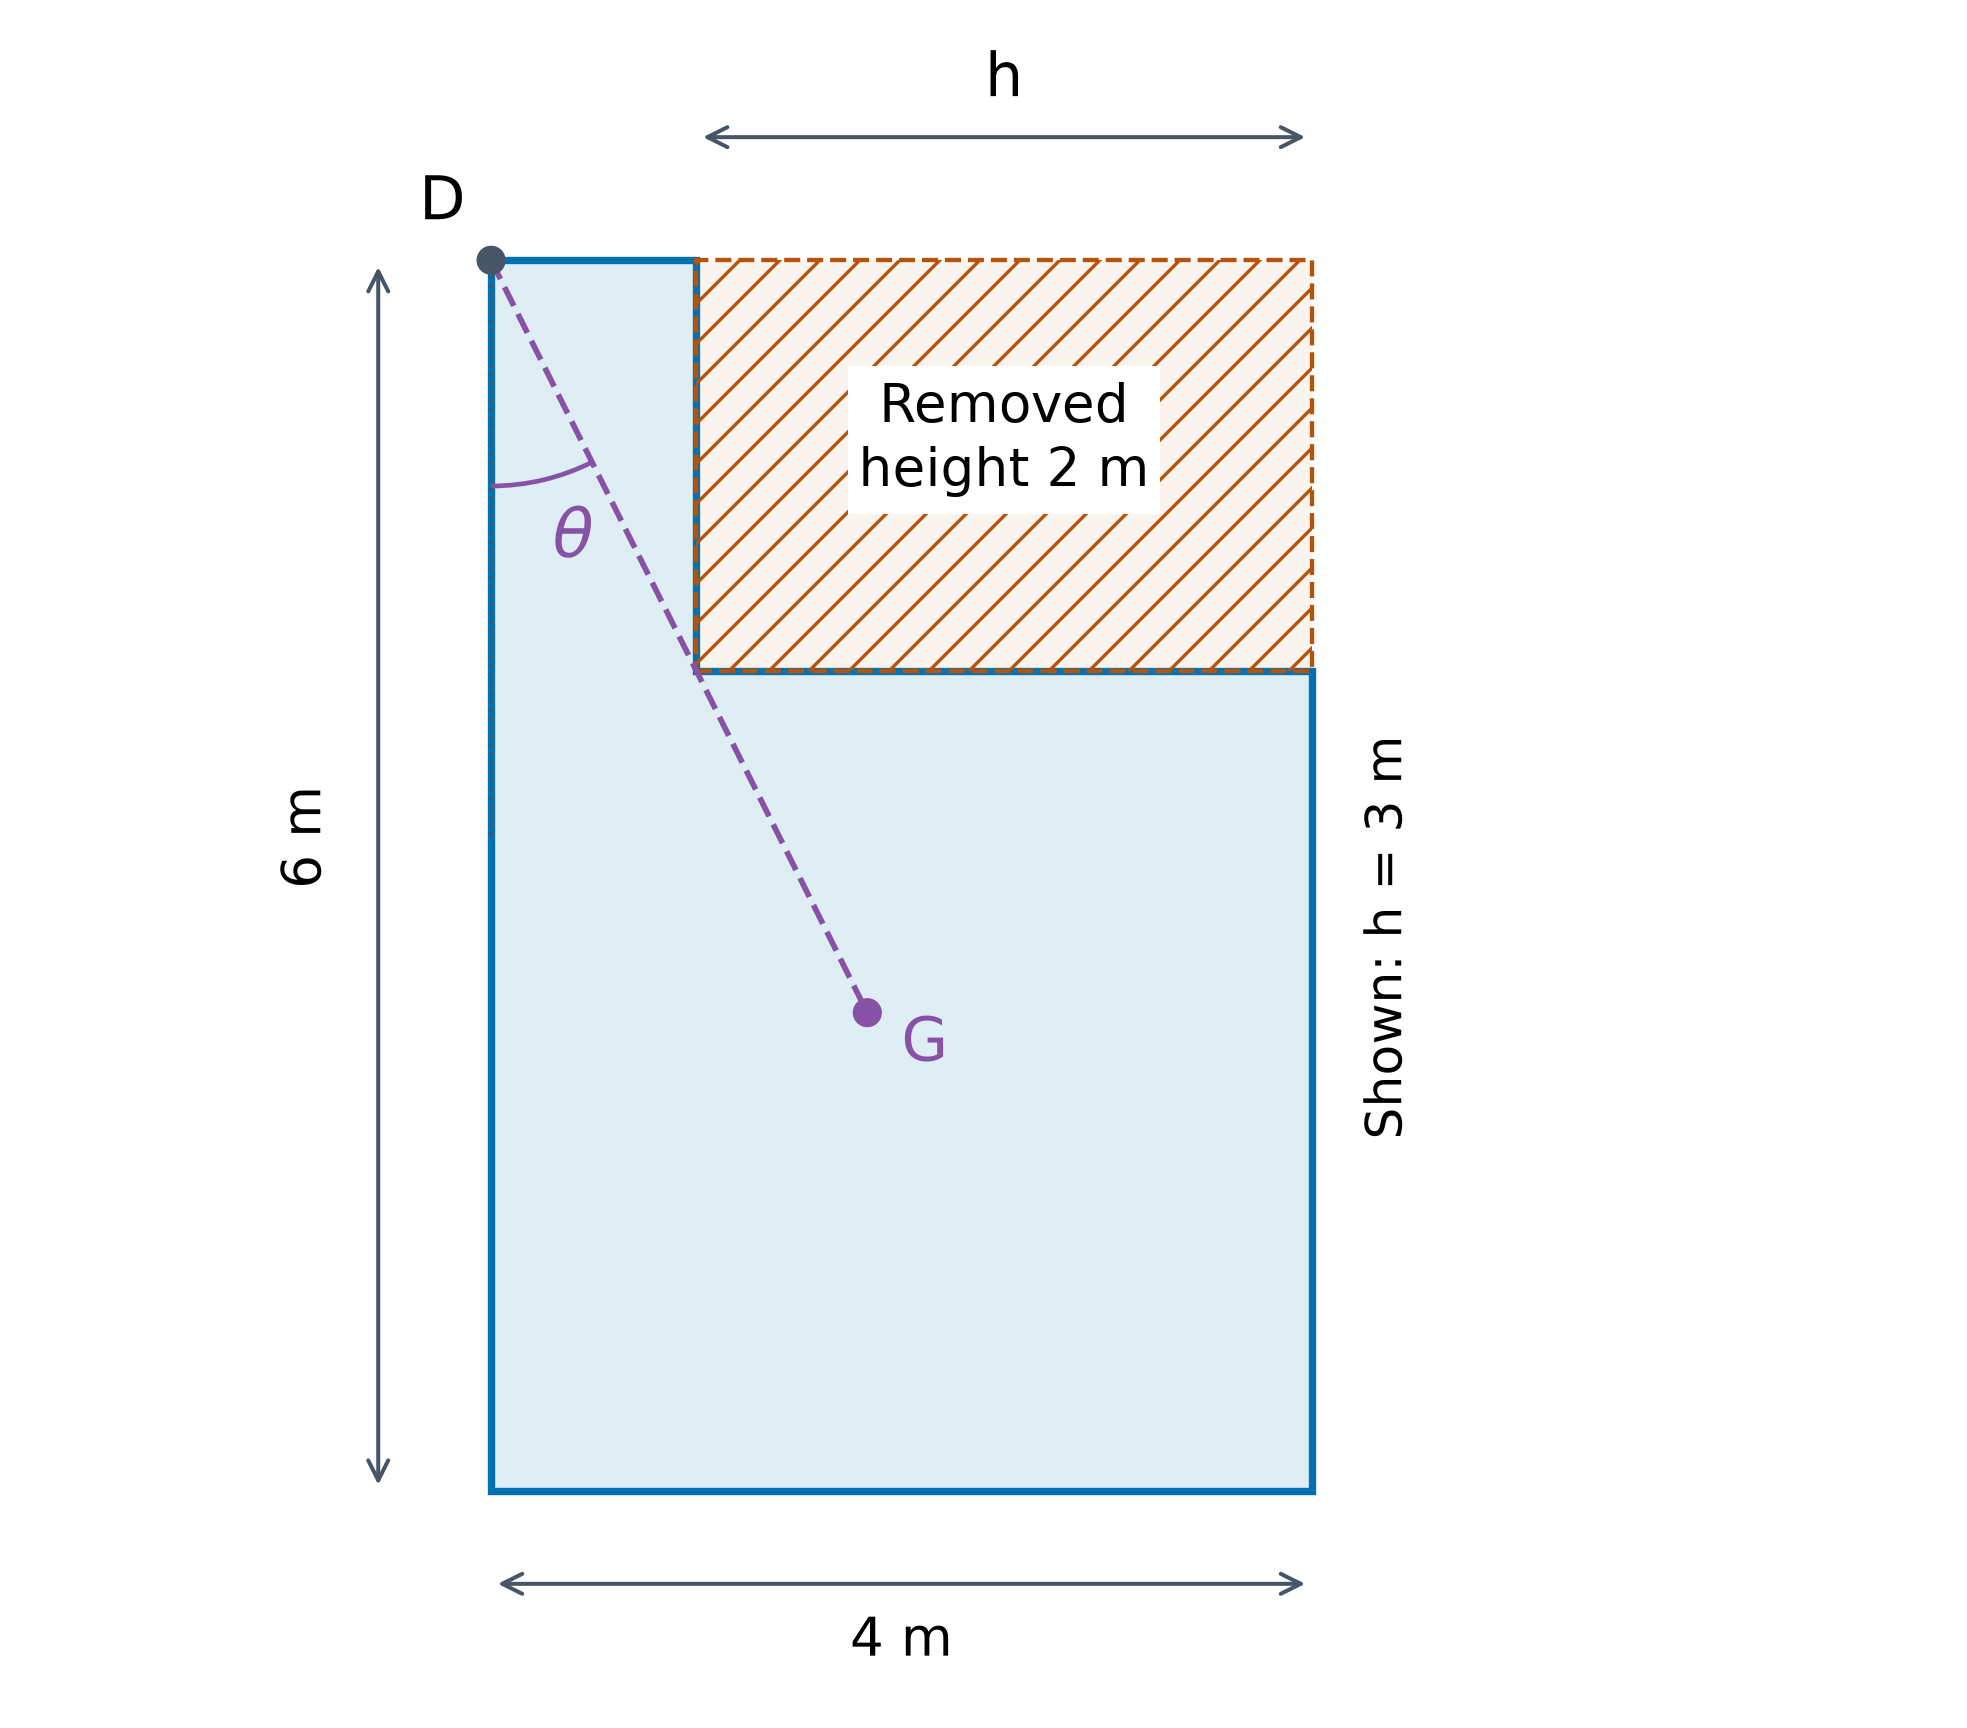
当物体自由悬挂于光滑支点时,支持力与重力必须共线。为保持稳定平衡,质心需位于支点正下方。若质心位于支点正上方,则为不稳定状态。 将L形板从其左上角$D=(0,4)$处悬挂。在板的原始坐标系中,$G-D=(2.5,-2.5)$。向下边缘方向与$DG$之间的夹角为$\tan^{-1}(2.5/2.5)=45^\circ$。板旋转直至$DG$垂直向下。
检查参数根是否留下实数支撑点
一块尺寸为$4$乘$6$的均匀板,其右上角被切去一个宽为$h$、高为$2$的矩形,其中$0<h<4$。距离单位为米;支撑点为其保留的左上角$D=(0,6)$。面积法给出
$$\bar x=\frac{h^2-8h+48}{24-2h},\qquad
\bar y=\frac{72-10h}{24-2h}.$$
若原始向下边缘与悬挂铅垂线成角$\theta$且$\tan\theta=1/2$,则使用$\bar x/(6-\bar y)=1/2$。由此得$(h-3)(h-4)=0$。仅允许$h=3$:在$h=4$处,整个顶部条带(包括$D$)已被切除。代数根必须符合物体的几何形状。
选择方程前画出所有外力
受力图包含物体及其所受作用力。重力作用于质心;轻绳沿自身方向施加拉力;法向反力垂直于接触面。光滑接触面无摩擦。铰链可提供水平和竖直方向的反力分量。 在粗糙接触面上,摩擦力阻碍相对滑动的趋势。静摩擦满足$|F_f|\le\mu F_N$,其中$\mu$为摩擦系数。最大静摩擦为$\mu F_N$。等号仅在极限平衡时成立,而非所有静止接触面均适用。只能提供推力的支撑还必须具有$F_N\ge0$。
平衡梁并求其反力
一根均匀水平梁 $AB$ 长 $4\ \text{m}$,重 $100\ \text{N}$。它在 $A$ 处铰接,并在 $B$ 处受到向上的竖直力 $F$。重力作用于距 $A$ $2\ \text{m}$ 处。 对$A$取矩得$4F=100(2)$,故$F=50\ \text{N}$。再由竖直方向力平衡求得向上支反力$R_A=100-50=50\ \text{N}$。取矩操作消除了该反力所在方程,但并未使其为零。

承载梁需要载荷位置
一根均匀的水平的横梁 $AB$ 长为 $6\ \text{m}$,重 $120\ \text{N}$,搁置在两端的支座上。一个 $60\ \text{N}$ 的重物距 $A$ 为 $5\ \text{m}$。向上的反作用力满足 $R_A+R_B=180$。 对$A$取矩:$6R_B=120(3)+60(5)=660$,解得$R_B=110\ \text{N}$和$R_A=70\ \text{N}$。两个反力均为正值。若简单支座处的计算反力为负值,说明假设的接触无法提供该力;需检查物体是否脱离接触或发生倾倒。
解析倾斜杆件及其铰链反力
一根长$4\ \text{m}$、重$100\ \text{N}$的均匀杆在$A$处铰接,并由另一端连接的轻绳拉住,使杆与水平方向成$30^\circ$角。绳子通过$A$向墙壁方向施加拉力。 对$A$取矩时,水平张力的力臂为竖直距离,重力的力臂为水平距离:
$$F_T(4\sin30^\circ)=100(2\cos30^\circ),\qquad F_T=50\sqrt3\ \text{N}.$$
铰链反作用力分量为$50\sqrt3\ \text{N}$向右和$100\ \text{N}$向上。其大小为$50\sqrt7\ \text{N}$,而非二者之和。
建立粗糙墙面杆件的几何关系
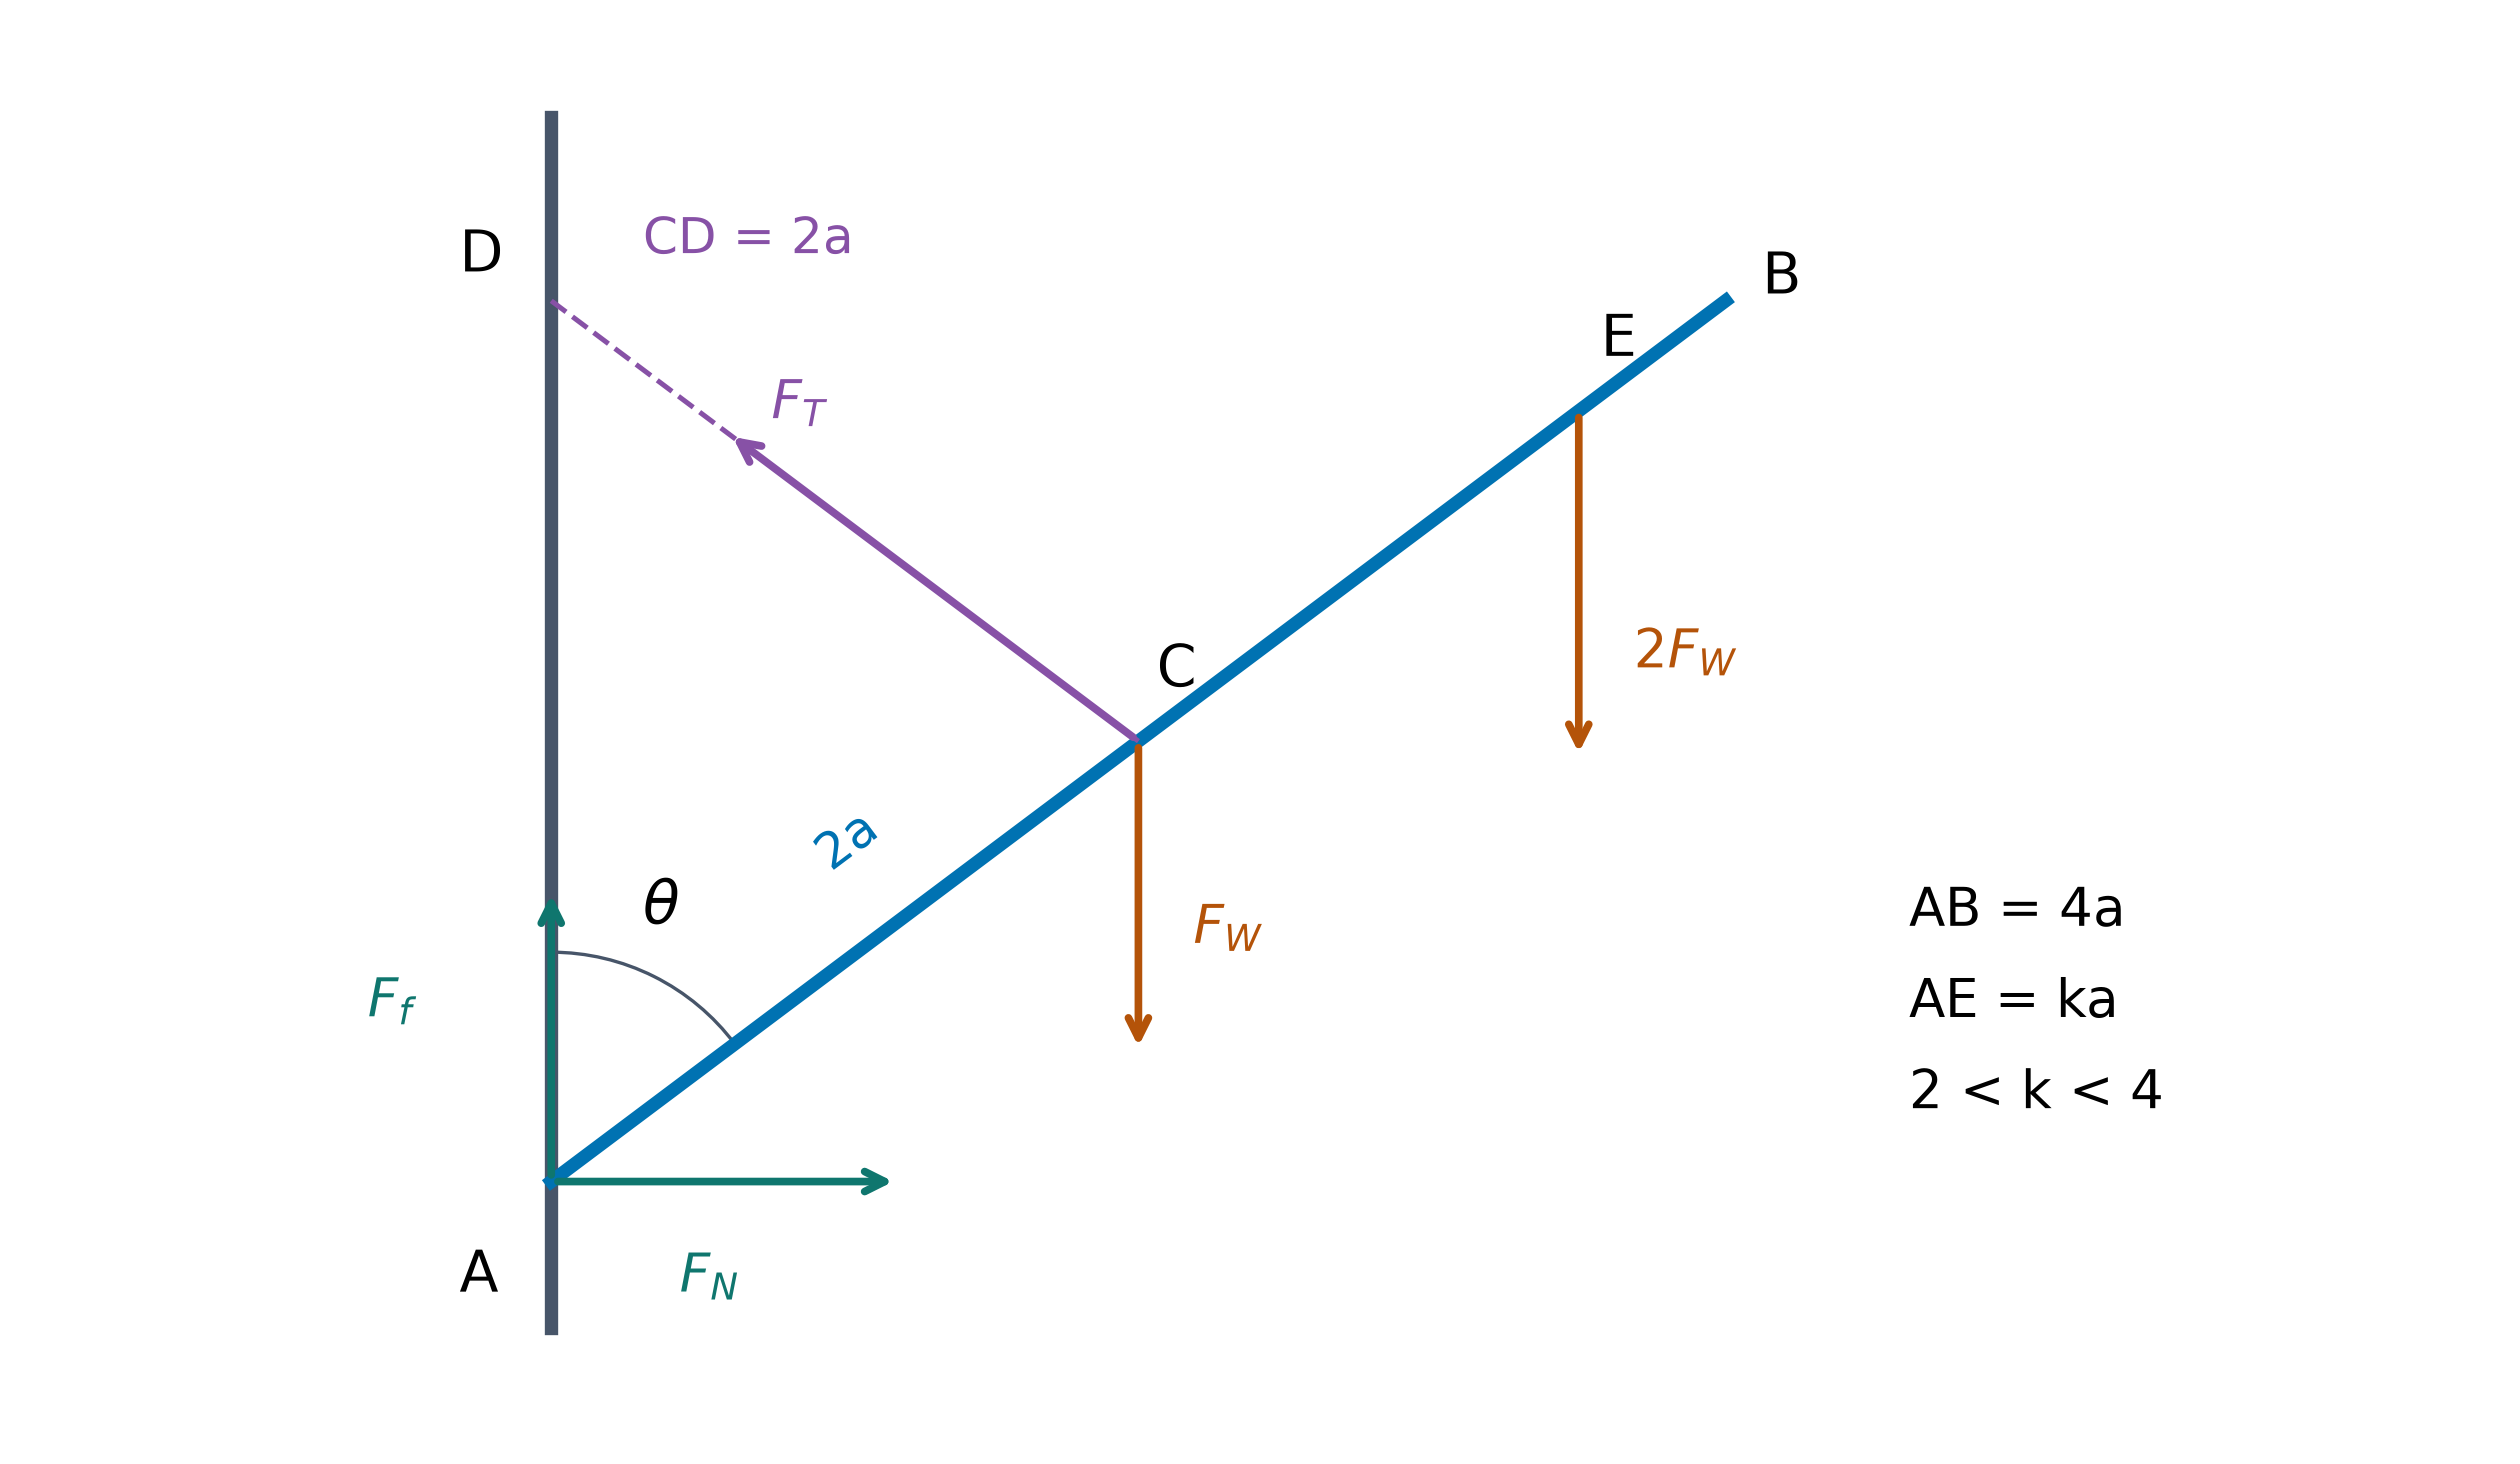
一根均匀杆$AB$长$4a$、重$F_W$,其下端$A$靠在粗糙竖直墙面上。其中点为$C$。一根长$2a$的轻绳连接$C$与墙上更高处的点$D$,使得$AC=CD$。杆与墙面夹角为$\theta$,其中$\tan\theta=4/3$。 一个重$2F_W$的质点固定在$AE=ka$处,位于$C$与$B$之间。$A$处的摩擦系数为$1/4$,杆即将下滑。未知量包括绳张力、接触力及位置参数$k$。
首先处理粗糙墙面的受力
等腰三角形 $ACD$ 使绳子与竖直方向的夹角等于 $\theta$。摩擦力沿斜面向上,阻碍向下滑动趋势。利用 $\sin\theta=4/5$、$\cos\theta=3/5$ 及极限关系 $F_f=F_N/4$ 可得
$$F_N=\frac45F_T,\qquad \frac35F_T+\frac14F_N=3F_W.$$
将第一个方程代入第二个方程:$4F_T/5=3F_W$。因此 $F_T=15F_W/4$、$F_N=3F_W$ 和 $F_f=3F_W/4$。附加质点使其自身重量贡献加倍;总向下重力为 $3F_W$。
用一个力矩方程完成粗糙墙面问题
对 $A$ 取力矩可消除两个接触力。在 $C$ 处分解张力,或使用其垂直力臂。力矩方程为
$$F_T(2a\sin2\theta)=F_W(2a\sin\theta)+2F_W(ka\sin\theta).$$
代入 $F_T=15F_W/4$、$\sin2\theta=24/25$ 和 $\sin\theta=4/5$。得到 $36/5=(8/5)(1+k)$,进而 $k=7/2$。验证 $2<k<4$:该质点位于 $C$ 和 $B$ 之间,符合模型要求。
即使环心静止,环也可能需要摩擦力
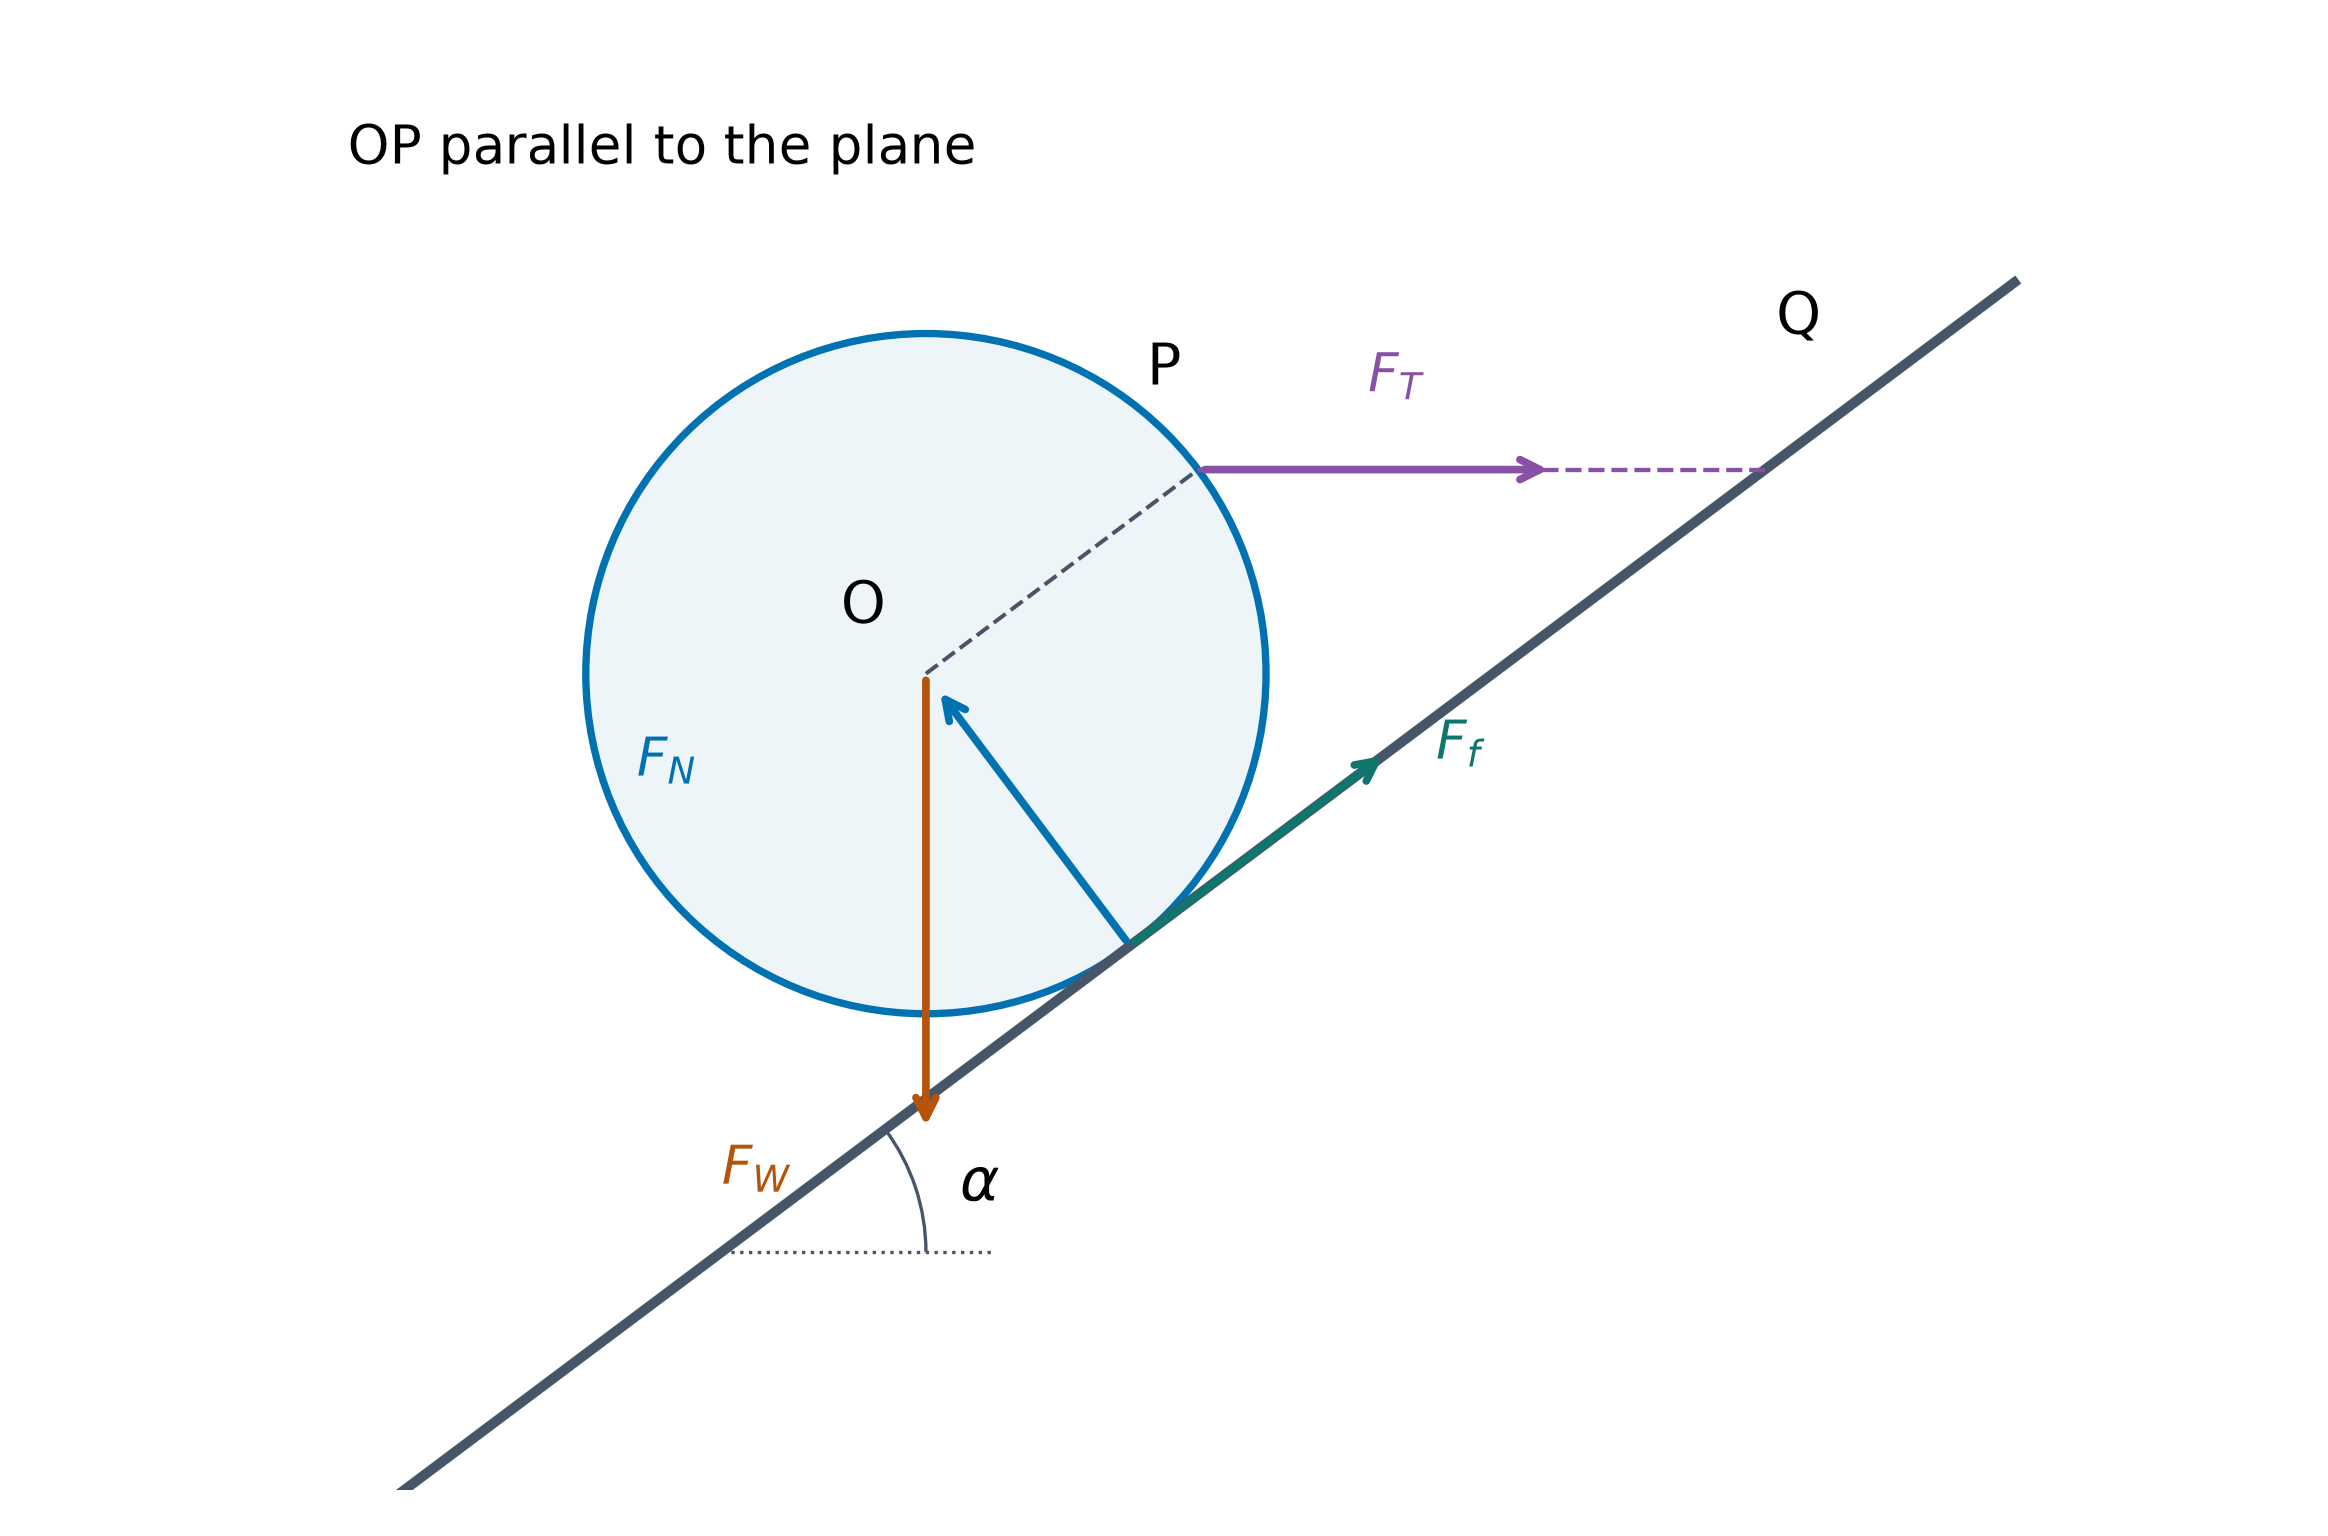
A ring of radius $r$ and weight $F_W$ rests on a rough plane inclined at $\alpha$, with $\tan\alpha=3/4$. A horizontal string pulls rightwards at a point $P$ whose radius $OP$ points uphill, parallel to the plane. Let $F_f$ act uphill and $F_N$ normal to the plane. 对圆心取力矩得 $F_fr=F_Tr\sin\alpha$。沿斜面方向分解得 $F_f+F_T\cos\alpha=F_W\sin\alpha$。结合 $\sin\alpha=3/5$ 和 $\cos\alpha=4/5$,求得 $F_T=3F_W/7$ 和 $F_f=9F_W/35$。
施加摩擦极限前先使用法向力平衡
在环的例子中,法向力平衡给出 $F_N=F_W\cos\alpha+F_T\sin\alpha=37F_W/35$。水平细绳既推入平面又向上坡方向拉拽;法向反作用力并非简单地等于 $F_W\cos\alpha$。 在极限平衡状态下,$\mu=F_f/F_N=9/37$。若平面的摩擦系数更大,环仍可用相同的所需摩擦力保持静止;摩擦力不会自动增加到最大值。
测试翻倒前先确定支撑区间
仅受重力和接触力作用的物体,只要通过其质心的竖直线与其 支撑底面 相交,即可保持直立。在 翻倒 临界点,接触合力到达边缘;重力的作用线穿过该边缘。超出此范围后会产生不平衡的转动力矩。 L形板的重心距底边 $\bar x=2.5\ \text{m}$。在其全长 $6\ \text{m}$ 的底边上可以平衡。若将其翻转以短边 $2\ \text{m}$ 顶边站立,其重力作用线落在支撑区间之外,因此会翻倒。外加力会改变力矩平衡:此时仅凭重力在底面内不再是充分的判据。
水平推力可将接触合力移至边缘
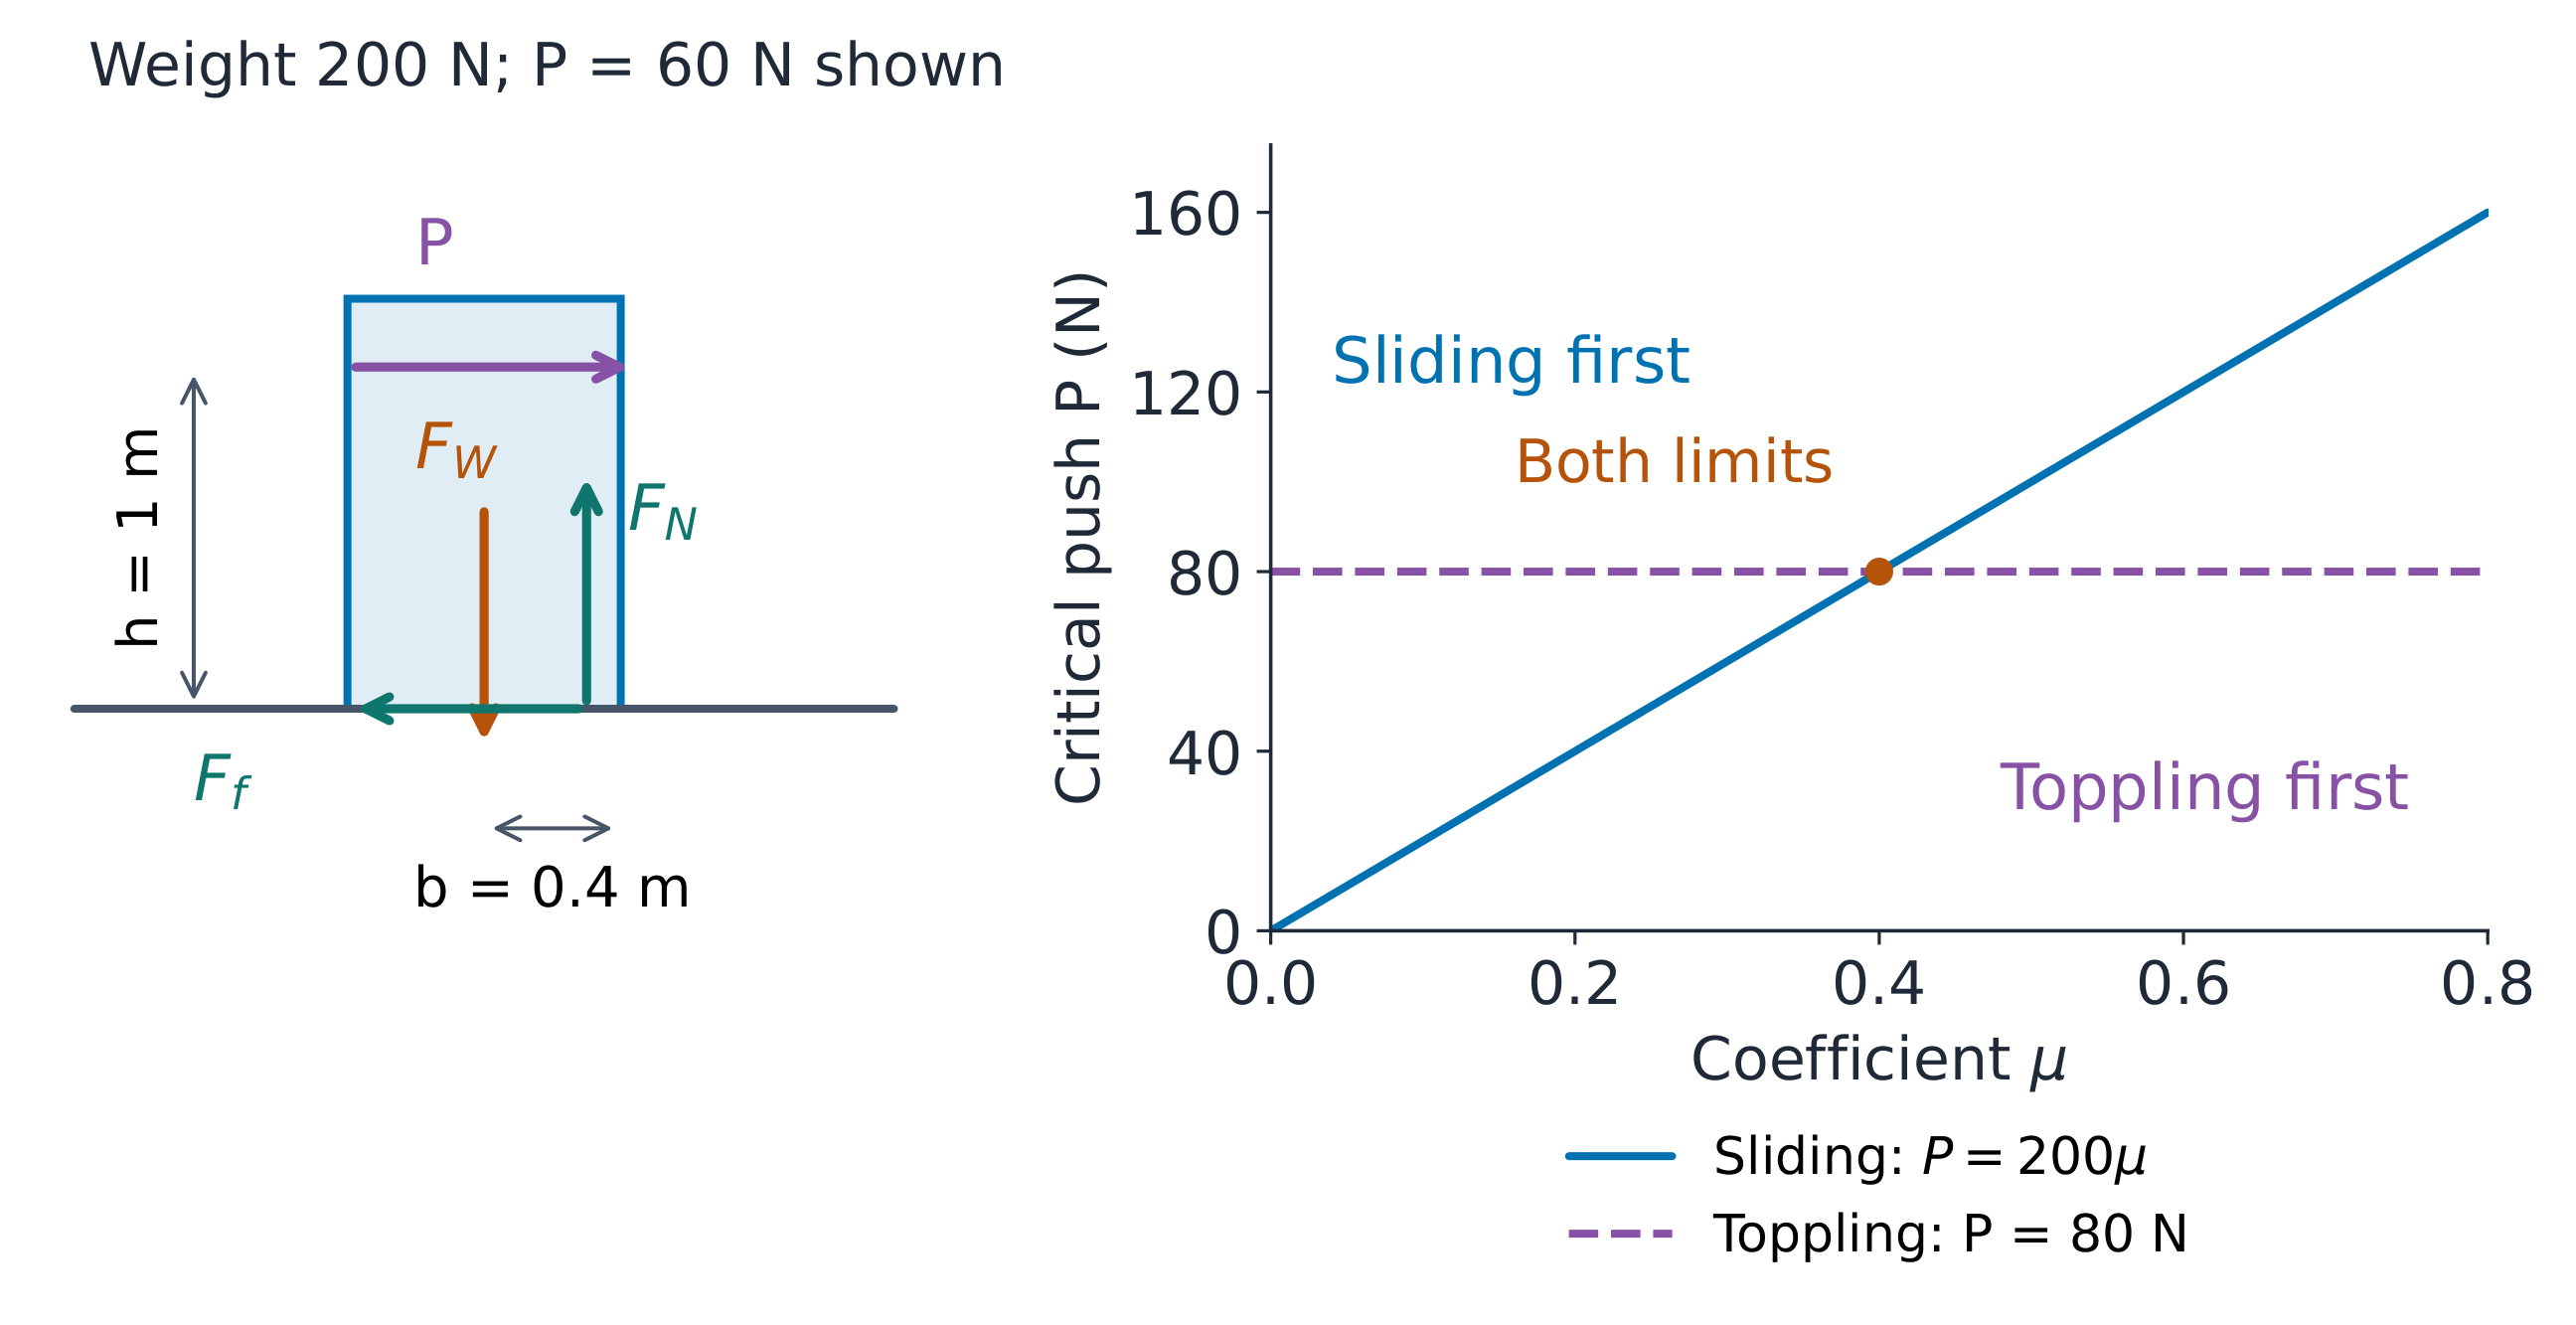
重量为 $F_W$ 的均匀长方体静置于水平粗糙地面上。其底面半宽为 $b$,水平推力 $P$ 作用于离地高度 $h$ 处。运动发生前,$F_N=F_W$ 且所需摩擦力为 $F_f=P$。 力矩分析表明,法向反作用力从底面中心向前缘移动了距离 $\delta=Ph/F_W$。倾倒始于 $\delta=b$,故 $P_{\rm topple}=F_Wb/h$。滑动始于 $P_{\rm slide}=\mu F_W$。请比较这些阈值;切勿假设两个极限同时发生。
判定哪种失稳先发生
对于$F_W=200\ \text{N}$、$b=0.4\ \text{m}$和$h=1\ \text{m}$,倾覆阈值为$80\ \text{N}$。在$\mu=0.3$的情况下,滑动阈值为$60\ \text{N}$,因此首先发生滑动。而在$\mu=0.5$的情况下,滑动需要$100\ \text{N}$,因此首先发生倾覆。 阈值在 $\mu=b/h=0.4$ 处重合。增加推高高度会使倾倒更容易,但在此模型中不会改变水平滑移阈值。这些预测仅涉及初始运动;后续运动需要不同的模型。
在斜面上比较两个临界角
对于具有对称底座(半宽为 $b$)且质心位于其中心正上方垂直距离 $c$ 处的物体,当 $\tan\alpha=b/c$ 时,重力线到达下坡边缘。在无其他外力作用下,即将滑移给出 $\tan\alpha=\mu$。较小的临界角先出现。 对于 $b=0.4\ \text{m}$、$c=0.6\ \text{m}$ 和 $\mu=0.5$,滑移发生在 $\tan^{-1}(0.5)\approx26.6^\circ$,早于在 $\tan^{-1}(2/3)\approx33.7^\circ$ 发生的倾倒。对于带有半球形空腔的圆锥体,$c=61r/56$、$b=2r$,因此只要平面足够粗糙以防止更早发生滑移,倾倒角度满足 $\tan\alpha=112/61$。
将几何形状与受力模型结合
根据给定的材料和公式找出每个组件的质量与质心位置。使用单一原点、带符号坐标及加权力矩;从总质量和每个力矩中减去被移除材料的部分。在接受根之前,检查未知长度的几何定义域。 画出所有外力。进行两次分解,取一次力矩,然后检查接触点和摩擦限制。自由悬挂物体的质心位于支撑点下方。对于站立或被推动的物体,识别实际的支撑边缘并比较倾倒和滑移极限。仅合力为零或仅力矩为零都不能证明平衡。
探索
力的平衡
合力 = 0
当力首尾相接加回到零时,一个物体处于平衡。
词汇
训练
| English | 中文 | 拼音 |
|---|---|---|
| horizontal/ˌhɒrɪˈzɒntl/ | 水平 | shuǐ píng |
| equilibrium/ˌiːkwɪˈlɪbrɪəm/ | 平衡 | píng héng |
| rigid body/ˈrɪdʒɪd ˈbɒdi/ | 刚体 | gāng tǐ |
| turning effect/ˈtɜːnɪŋ ɪˈfekt/ | 转动效应 | zhuǎn dòng xiào yìng |
| coplanar forces/ˌkəʊˈpleɪnə ˈfɔːsɪz/ | 共面力 | gòng miàn lì |
| moment/ˈməʊmənt/ | 力矩 | lì jǔ |
| line of action/laɪn ɒv ˈækʃn/ | 作用线 | zuò yòng xiàn |
| perpendicular distance/ˌpɜːpənˈdɪkjʊlə ˈdɪstəns/ | 垂直距离 | chuí zhí jù lí |
| perpendicular/ˌpɜːpənˈdɪkjʊlə/ | 垂直 | chuí zhí |
| pivot/ˈpɪvət/ | 支点 | zhī diǎn |
| parallel/ˈpærəlel/ | 并联 | bìng lián |
| centre of mass/ˈsentə ɒv mæs/ | 质心 | zhì xīn |
| uniform/ˈjuːnɪfɔːm/ | 均匀 | jūn yún |
| symmetry/ˈsɪmətri/ | 对称 | duì chèn |
| density/ˈdensɪti/ | 密度 | mì dù |
| lamina/ˈlæmɪnə/ | 薄片 | báo piàn |
| median/ˈmiːdiːən/ | 中线 | zhōng xiàn |
| hemispherical shell/ˌhemɪsˈferɪkl ʃel/ | 半球壳 | bàn qiú ké |
| circular arc/ˈsɜːkjʊlə ɑːk/ | 圆弧 | yuán hú |
| circular sector/ˈsɜːkjʊlə ˈsektə/ | 扇形 | shàn xíng |
| composite body/ˈkɒmpəzɪt ˈbɒdi/ | 复合物体 | fù hé wù tǐ |
| free-body diagram/friː ˈbɒdi ˈdaɪəɡræm/ | 受力图 | shòu lì tú |
| normal reaction/ˈnɔːml rɪˈækʃn/ | 法向反力 | fǎ xiàng fǎn lì |
| friction/ˈfrɪkʃn/ | 摩擦力 | mó cā lì |
| sliding/ˈslaɪdɪŋ/ | 滑动 | huá dòng |
| coefficient of friction/ˌkəʊɪˈfɪʃənt ɒv ˈfrɪkʃn/ | 摩擦系数 | mó cā xì shù |
| limiting friction/ˈlɪmɪtɪŋ ˈfrɪkʃn/ | 最大静摩擦 | zuì dà jìng mó cā |
| limiting equilibrium/ˈlɪmɪtɪŋ ˌiːkwɪˈlɪbrɪəm/ | 极限平衡 | jí xiàn píng héng |
| tension/ˈtenʃn/ | 张力 | zhāng lì |
| toppling/ˈtɒplɪŋ/ | 翻倒 | fān dǎo |
| base of support/beɪs ɒv səˈpɔːt/ | 支撑底面 | zhī chēng dǐ miàn |
| topple/ˈtɒpl/ | 倾倒 | qīng dǎo |
| inertia/ɪˈnɜːʃə/ | 惯性 | guàn xìng |
| centrifugal/ˌsentrɪˈfjuːɡl/ | 离心 | lí xīn |
| taut/tɔːt/ | 绷紧 | bēng jǐn |
| tangent/ˈtændʒənt/ | 切线 | qiè xiàn |
| angular speed/ˈæŋɡjʊlə spiːd/ | 角速度 | jiǎo sù dù |
| linear speed/ˈlɪnɪə spiːd/ | 线速度 | xiàn sù dù |
| period/ˈpɪərɪəd/ | 周期 | zhōu qī |
| frequency/ˈfriːkwənsi/ | 频率 | pín lǜ |
| radial/ˈreɪdɪəl/ | 径向 | jìng xiàng |
| centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ | 向心加速度 | xiàng xīn jiā sù dù |
| tangential/tænˈdʒenʃl/ | 切向 | qiè xiàng |
3.3
圆周运动

教学大纲
| 考生应能: | 注释与示例 |
|---|---|
| 理解做圆周运动的质点的角速度概念,并运用关系式 $v = r\omega$ | |
| 理解以恒定速率做圆周运动的质点的加速度指向圆心,并能运用公式 $r\omega^2$ 和 $\frac{v^2}{r}$。 | 无需证明加速度公式。 |
| 解决可建模为质点在水平面内以恒定速率运动的问题 | |
| 解决可建模为质点在竖直面内运动且无能量损失的问题。 | 包括求解法向接触力或细线的张力,确定这些力为零的位置,以及完整圆周运动的条件。 |
来源:Cambridge International 教学大纲
转弯需要速度变化
系在绳子上的球即使速率保持不变也会改变方向。绳子向内拉球。你的手感受到球向外的拉力:这两个力作用在不同的物体上。 在以地面为参考系的框架中,画出球受到的真实力。它的 惯性 惯性并不提供额外的向外力。离心 离心力属于旋转参考系的描述,此处不需要。
将角速度与圆周距离联系起来
$\theta$ 弧度 弧度扫过的弧长为 $s=r\theta$。对于固定半径,角速度 角速度是转动速率;线速度 线速度是每秒移动的距离。 因此 $v=r\omega$。距轴越远的点在同一 $\omega$ 下具有更大的速度。在此公式中使用弧度每秒;若使用度每秒,必须先乘以 $\pi/180$。
转换周期或转速
周期 周期 $\tau$ 是一整圈所需的时间。频率 频率 $f$ 是每秒转数。因此 $\omega=2\pi/\tau=2\pi f$。 在 $30$ 转每分钟时,$f=1/2$ 转每秒,$\omega=\pi\ \dfrac{\text{rad}}{\text{s}}$。在半径 $0.4\ \text{m}$ 处,$v=0.4\pi\ \dfrac{\text{m}}{\text{s}}$。不要直接将 $30$ 代入 $v=r\omega$。
区分向心加速度与速率变化
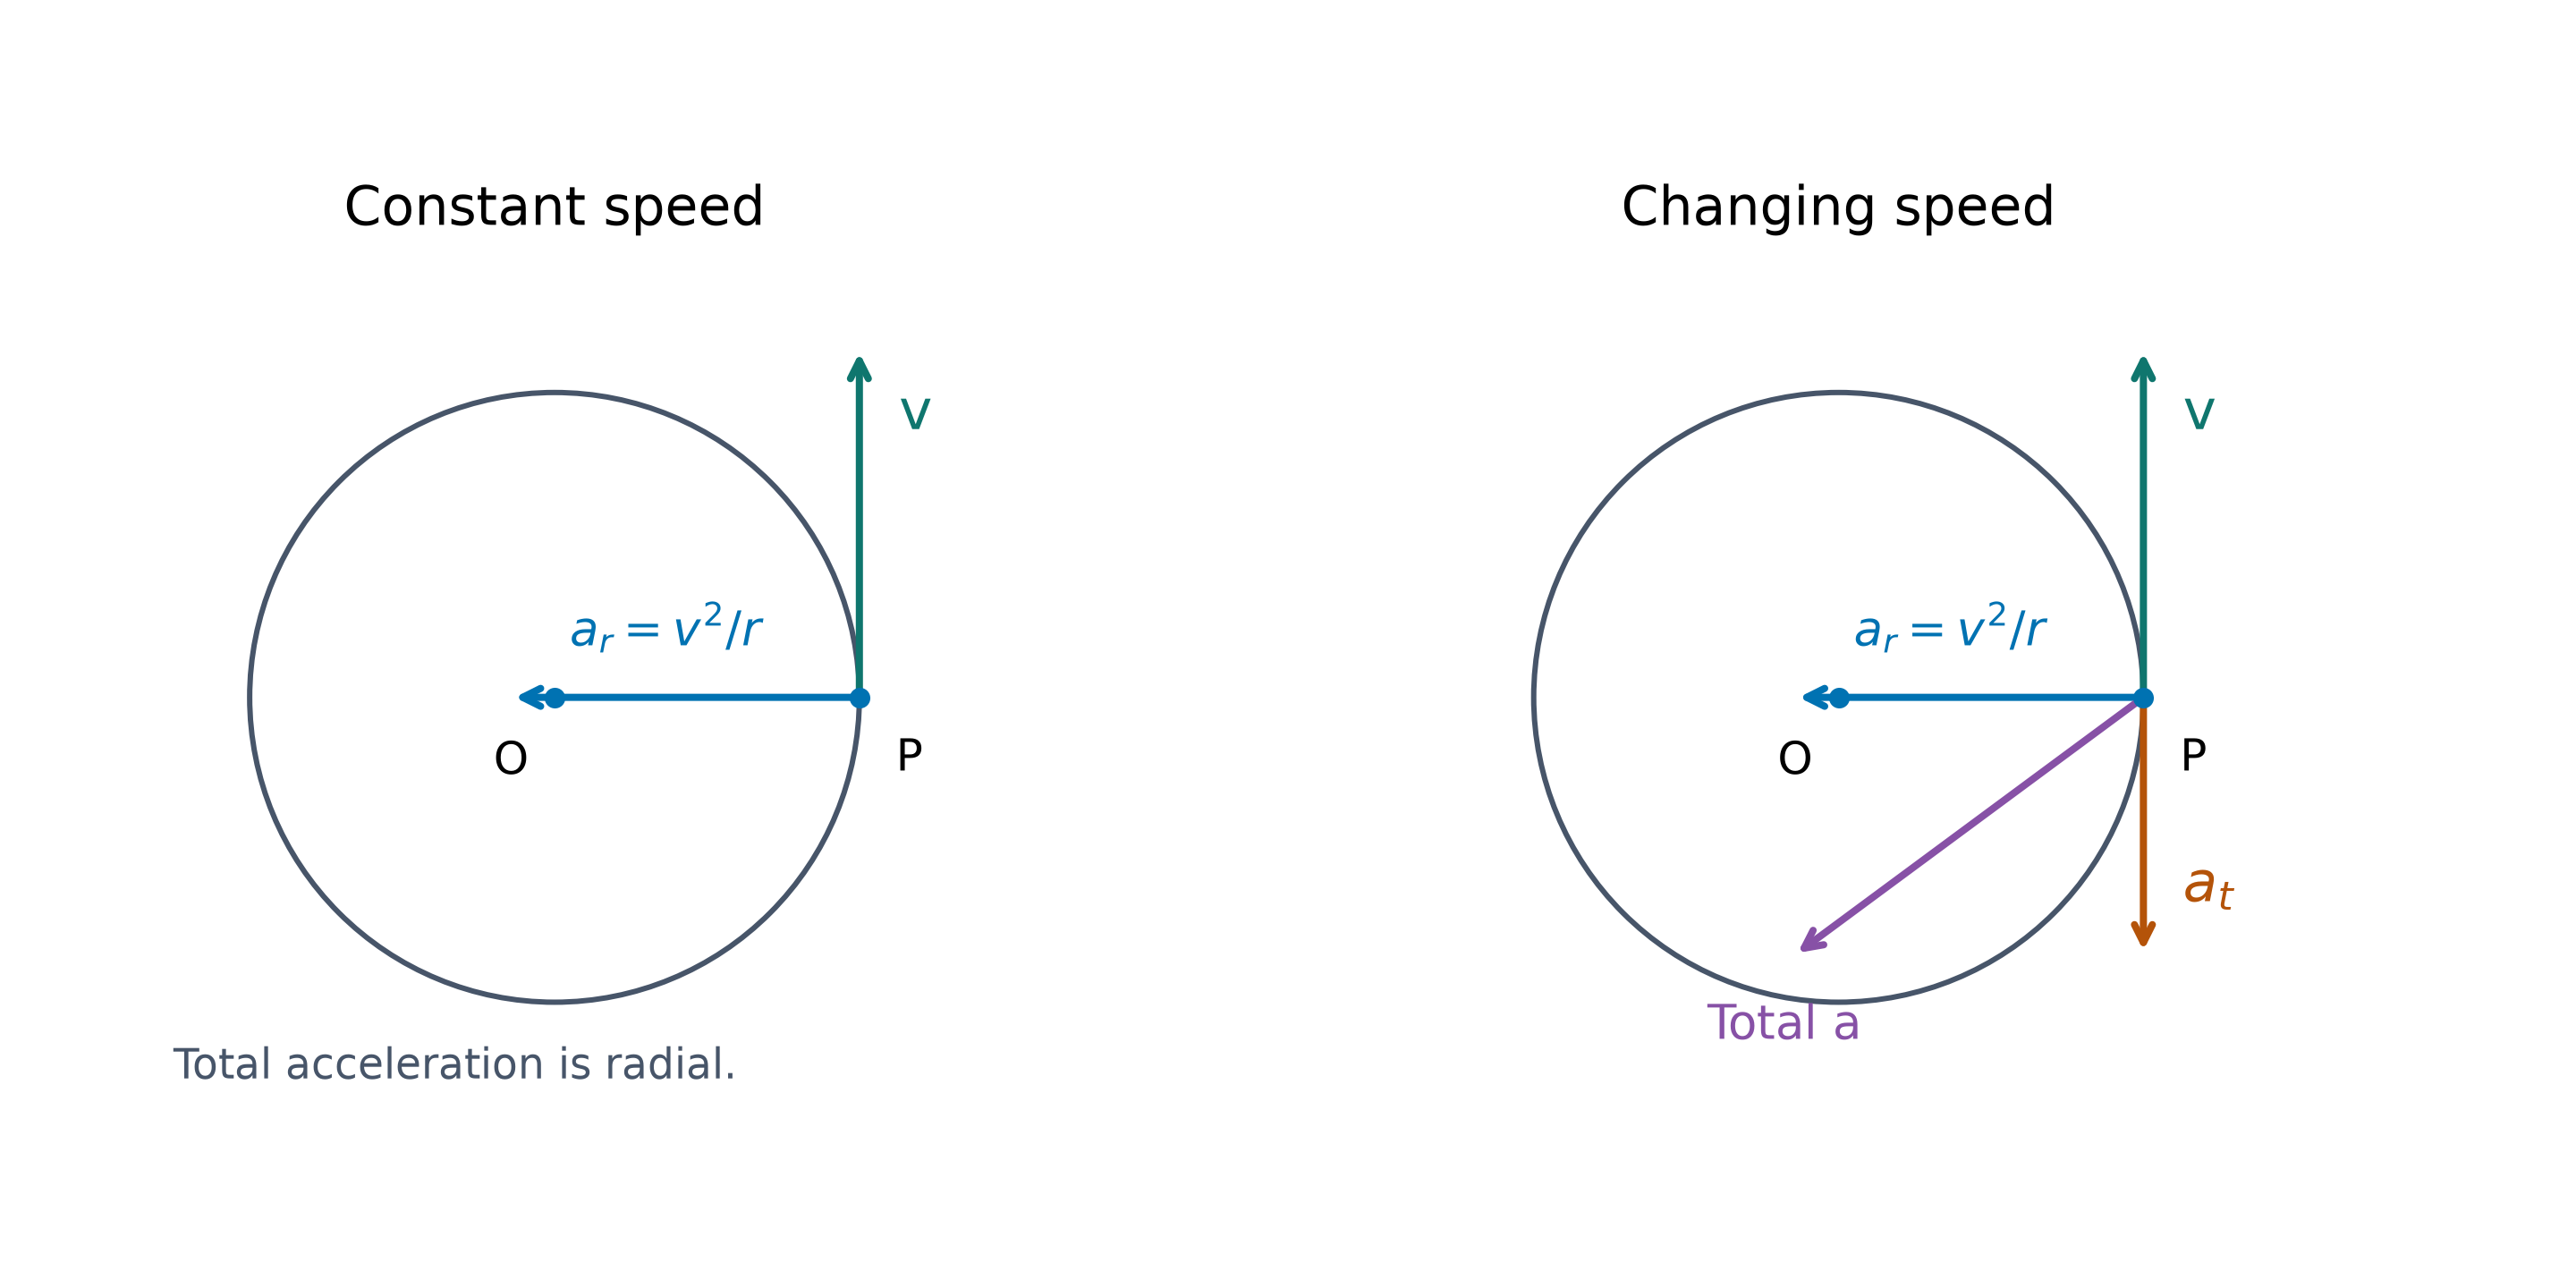
速度沿 切线 切线方向。加速度的 径向 径向分量指向圆心,大小为 $a_r=v^2/r=r\omega^2$。这个向内分量即为 向心加速度 向心加速度。此处不需要对加速度公式的证明。 以恒定速度运动时,这就是全部加速度。如果速度发生变化,还存在一个切向 切向分量。在重力作用下的竖直圆周运动中,总加速度不一定精确指向圆心。
同时使用加速度的两种形式
对于 $r=2\ \text{m}$和恒定 $\omega=3\ \dfrac{\text{rad}}{\text{s}}$,速度是 $v=2(3)=6\ \dfrac{\text{m}}{\text{s}}$且 $a_r=2(3^2)=18\ \dfrac{\text{m}}{\text{s}^2}$。 用 $v^2/r=6^2/2=18$检验会得到相同结果。在固定速度下,半径加倍会使 $a_r$减半;在固定角速度下,半径加倍会使它加倍。请说明哪个量是固定的。

将实际力分解指向圆心
绘制受力分析图并规定向内为正方向。牛顿定律给出$\sum F_{\rm inward}=mv^2/r$。向心力 向心力是维持该运动所需的向内合力,而不是在重力、张力或接触力之外额外添加的一个箭头。 水平圆 水平圆不一定具有恒定速度。在本教学大纲的稳态水平圆问题中,垂直加速度和切向加速度均为零;但向内加速度不为零。请分别建立垂直方向和径向方向的方程进行分解。
摩擦力可以提供向内合力
位于粗糙旋转圆盘上的质点具有法向反作用力 $N=mg$。如果摩擦力是唯一水平方向的力,则所需摩擦力为 $F_f=mr\omega^2$。它必须满足 $F_f\leq\mu N$。 因此 $\omega^2\leq\mu g/r$。对于 $r=1.2\ \text{m}$、$\mu=0.3$和$g=10\ \dfrac{\text{m}}{\text{s}^2}$,最大角速度为 $\sqrt{2.5}\ \dfrac{\text{rad}}{\text{s}}$,约为每分钟 $15.1$转。低于该极限时,摩擦力并不自动处于 $\mu N$状态。
倾斜的绳子会改变圆盘反作用力
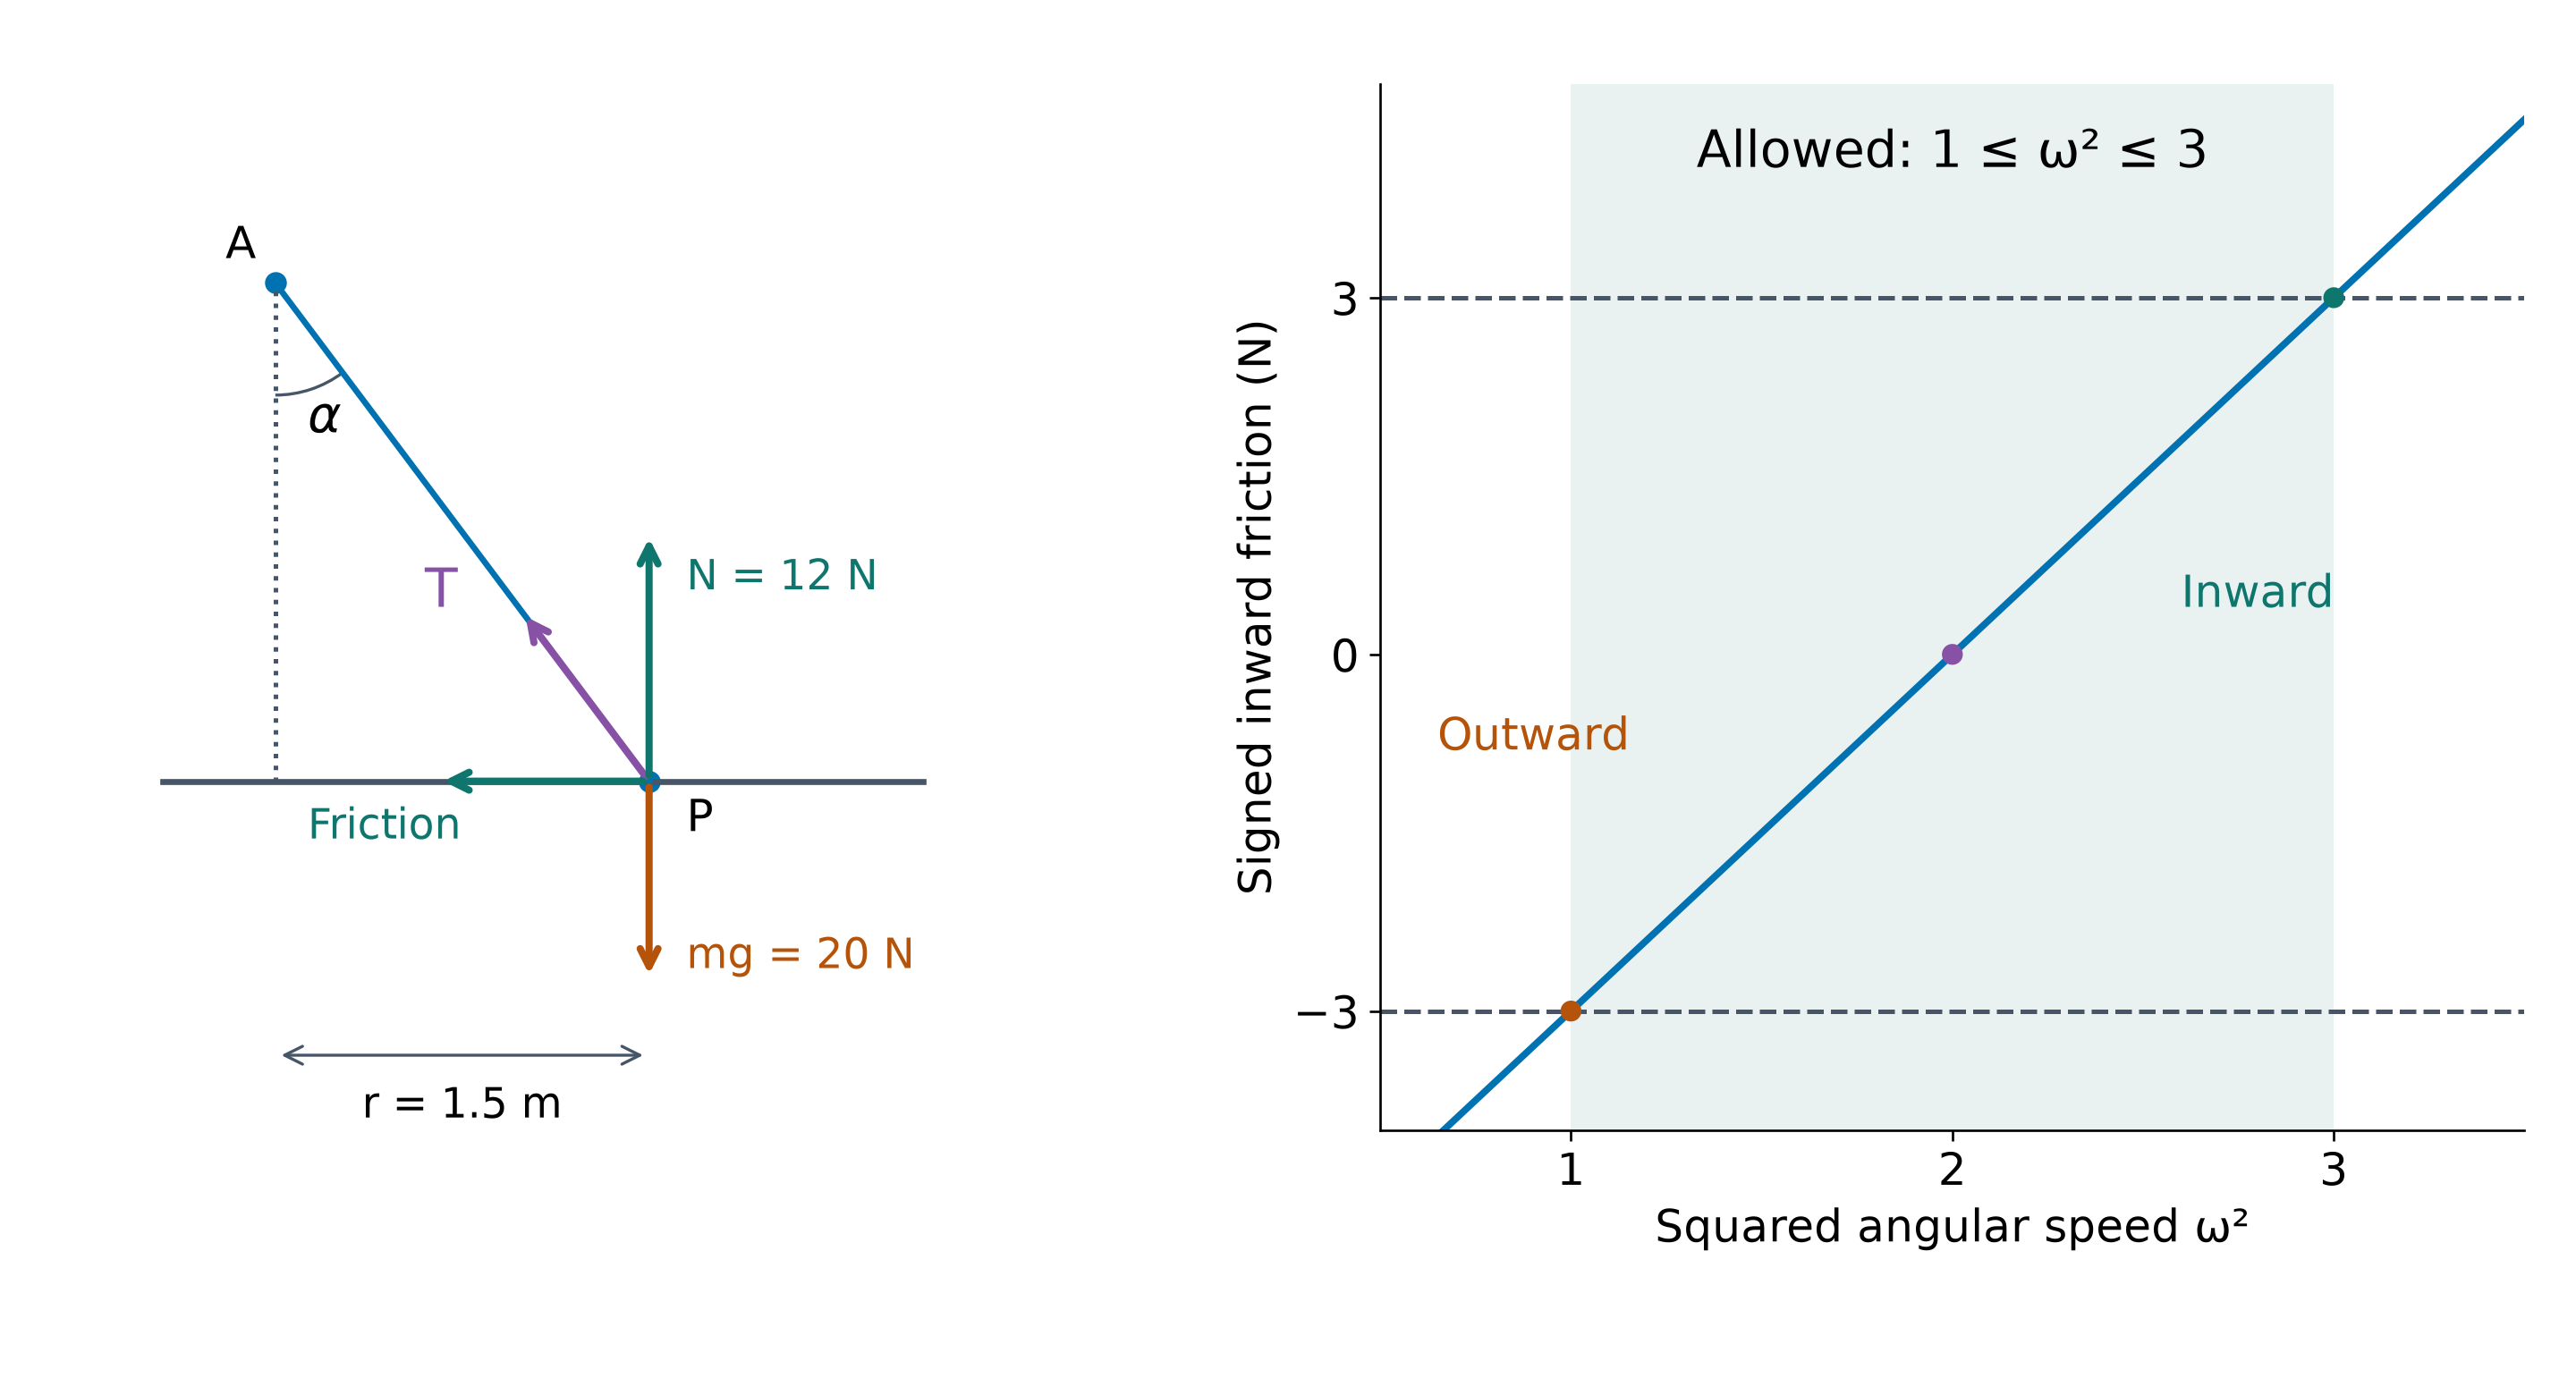
一个$2\ \text{kg}$质点在粗糙圆盘上以半径$1.5\ \text{m}$运动。一根细绳拉向轴上方的某一点,张力 张力为$T=10\ \text{N}$,$\sin\alpha=3/5$和$\cos\alpha=4/5$,其中$\alpha$是从竖直方向测量的角度。取$g=10\ \dfrac{\text{m}}{\text{s}^2}$。 垂直平衡给出 $N=20-10(4/5)=12\ \text{N}$。结合 $\mu=1/4$和外滑趋势,极限摩擦力 $3\ \text{N}$向内。由此得出 $10(3/5)+3=2(1.5)\omega^2$,从而得到 $\omega=\sqrt3\ \dfrac{\text{rad}}{\text{s}}$。
当速度变化时,摩擦力方向可能反转
保持该质点、张力和几何形状不变。细绳已经提供了$6\ \text{N}$的向内力。所需带符号的向内摩擦力为$F_f=3\omega^2-6$,而$|F_f|\leq3$。 因此 $1\leq\omega^2\leq3$。在下限处,摩擦力向外作用以减小向内合力;在上限处,它向内作用。即使净径向力向内,实际的向外摩擦力也是可能的。
圆锥摆有两个有用的方向
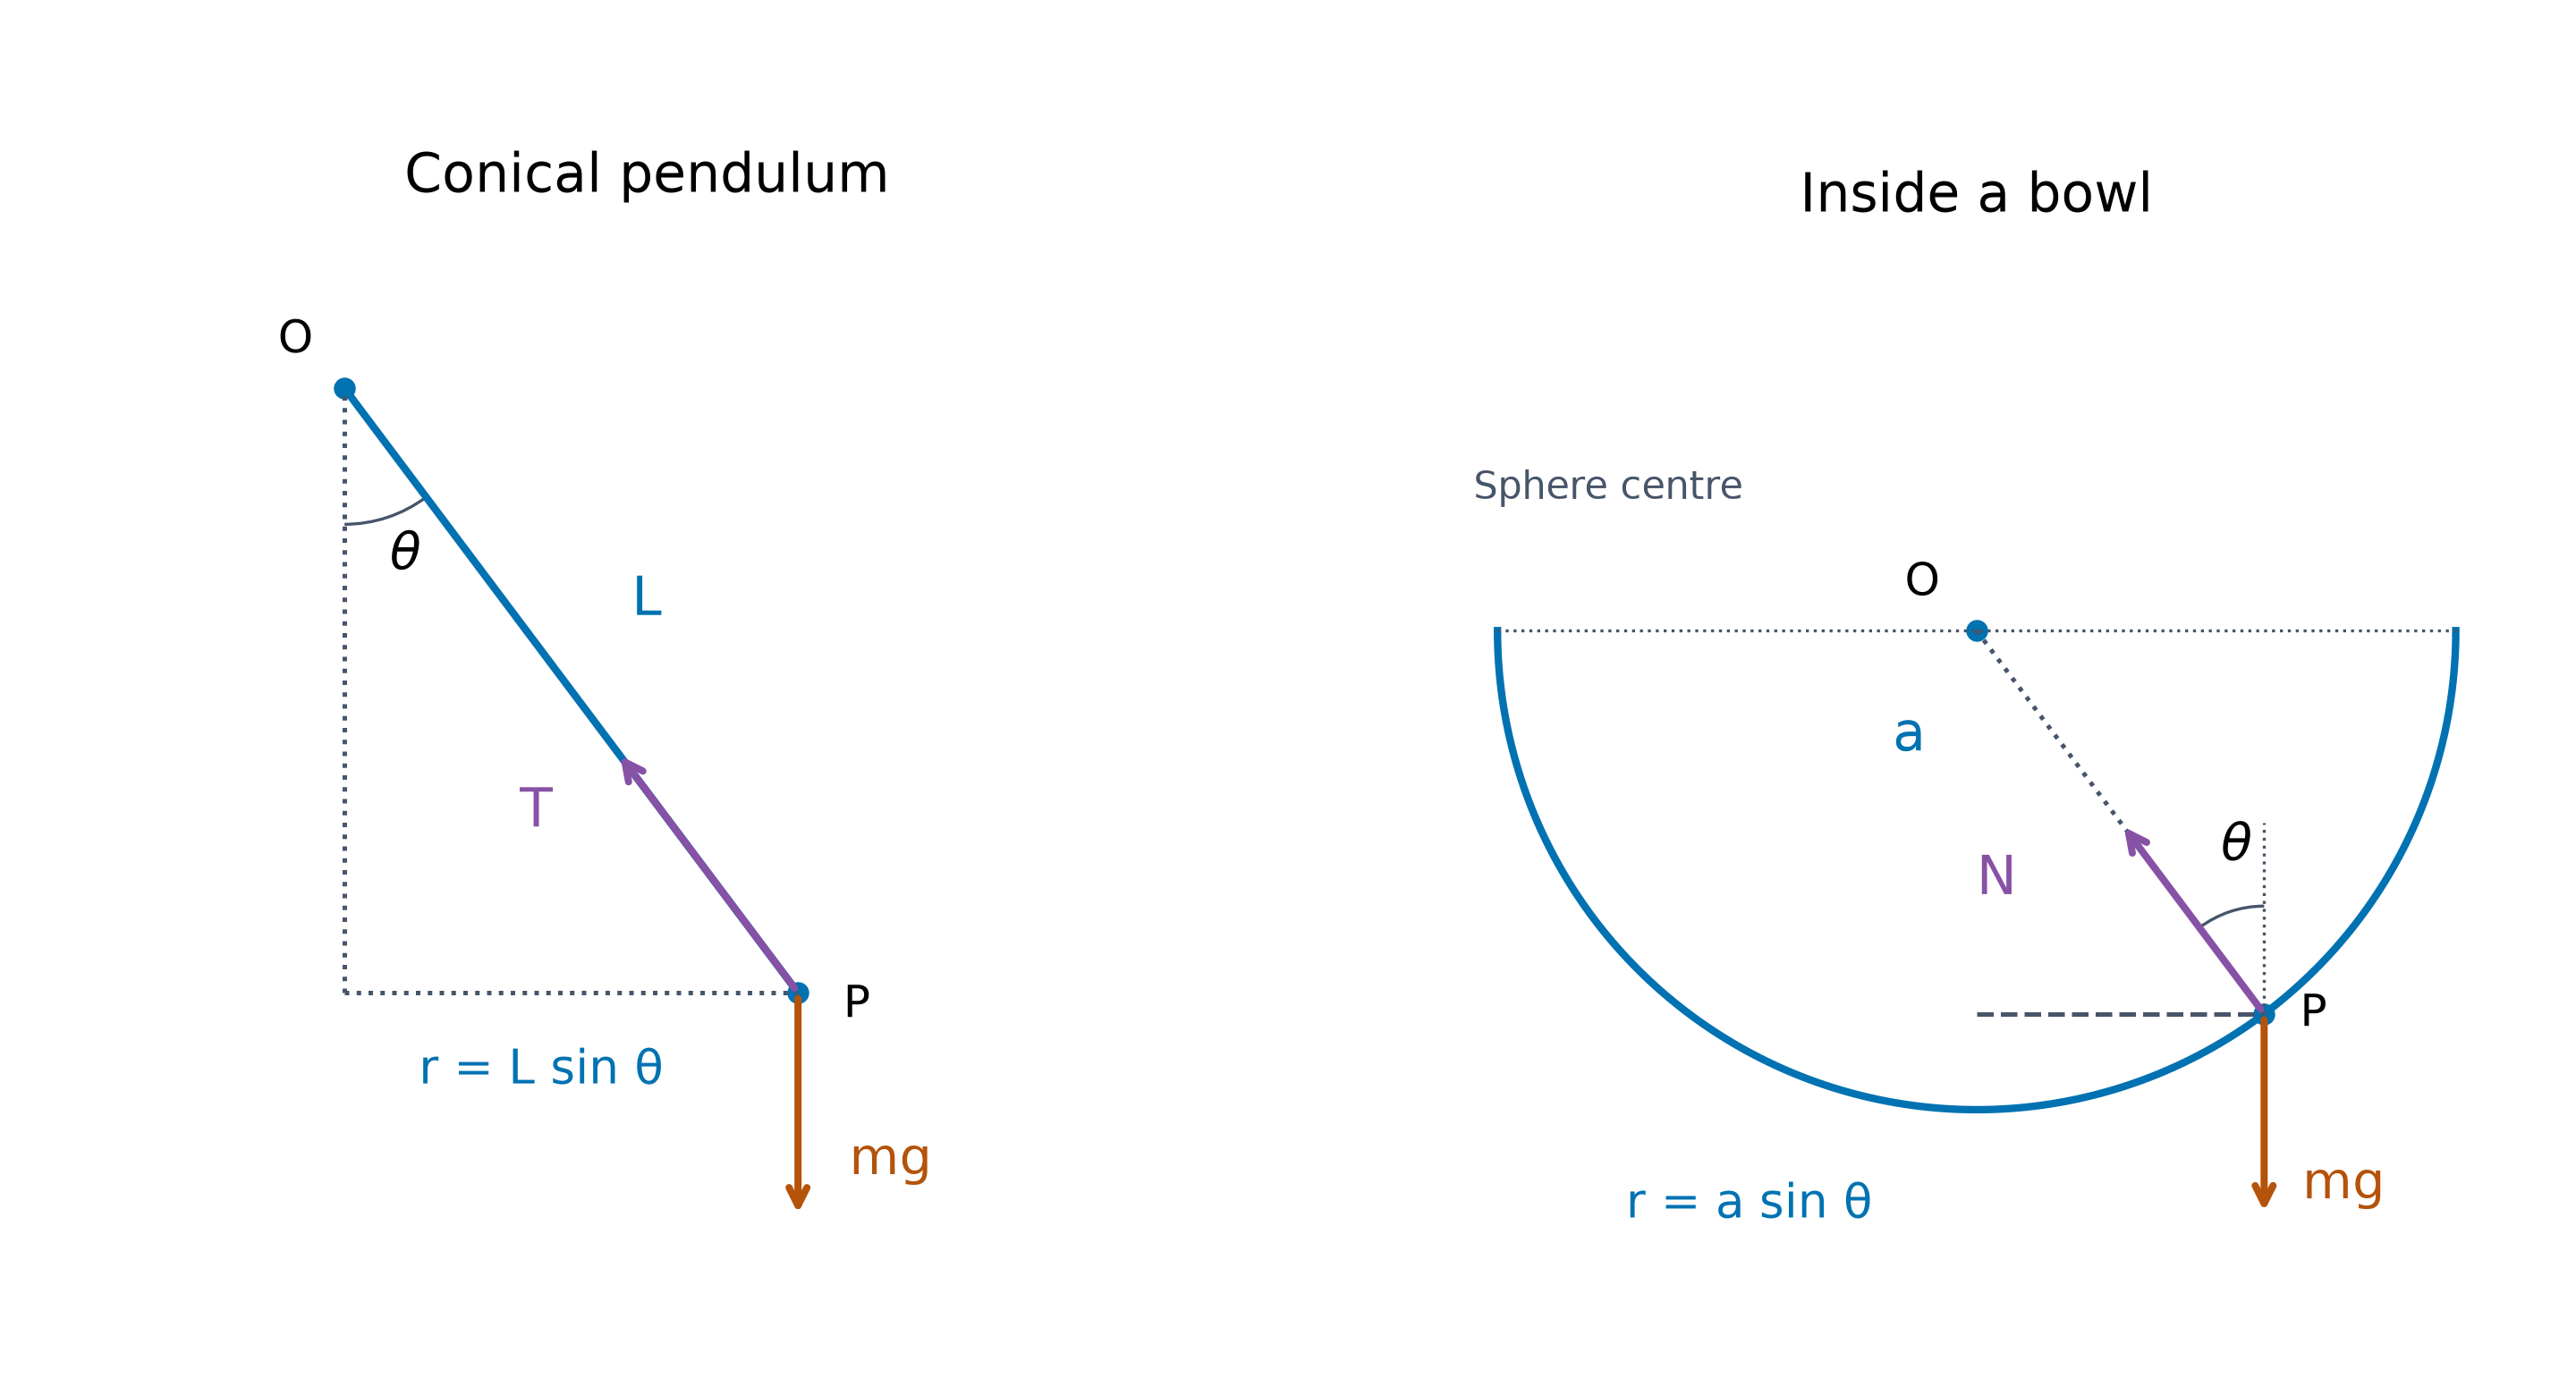
圆锥摆 圆锥摆由一根长度为$L$的轻质不可伸长细绳组成,与竖直方向成$\theta$角。其轨道半径为$r=L\sin\theta$,而非$L$。摆球保持在同一高度。 张力平衡:$T\cos\theta=mg$和$T\sin\theta=mr\omega^2$。对于非零轨道,代入可得$\omega^2=g/(L\cos\theta)$。张力同时具有竖直分量和向内分量。
在求速度之前先确定轨道
设$L=2.5\ \text{m}$、$m=0.4\ \text{kg}$、$\cos\theta=4/5$、$\sin\theta=3/5$和$g=10\ \dfrac{\text{m}}{\text{s}^2}$。则$r=1.5\ \text{m}$且$T=mg/\cos\theta=5\ \text{N}$。 现在$\omega^2=10/[2.5(4/5)]=5$,因此$v=1.5\sqrt5\ \dfrac{\text{m}}{\text{s}}$,周期为$2\pi/\sqrt5\ \text{s}$。若将绳长作为轨道半径计算,将得到错误的速度。
第二个粒子可维持张力
一根总长为$9a$的细绳穿过固定光滑圆环$R$。质量为$2m$的粒子$A$悬挂于下方。质量为$m$的粒子$B$在以$A$为圆心的水平圆周上运动。设$RB=L$,并令$RB$与竖直方向成$\theta$角。 对于$A$,有$T=2mg$。对于$B$,有$T\cos\theta=mg$,故$\cos\theta=1/2$。几何关系给出$RA=L\cos\theta=L/2$和$RA+RB=9a$,从而$L=6a$。进而$\omega^2=g/(L\cos\theta)=g/(3a)$。
碗的半径并非轨道半径
在半径为$a$的光滑半球形碗内表面上,设支持力与向上竖直方向的夹角为$\theta$。轨道半径为$a\sin\theta$。竖直方向和向心方向的方程分别为$N\cos\theta=mg$和$N\sin\theta=m(a\sin\theta)\omega^2$。 因此$\omega^2=g/(a\cos\theta)$。若$\cos\theta$从$4/5$变为$5/13$,角速度之比为$\omega_1/\omega_2=\sqrt{(5/13)/(4/5)}=5/(2\sqrt{13})$。应先比较速度的平方,再开方。
圆锥体需使用其专属几何关系
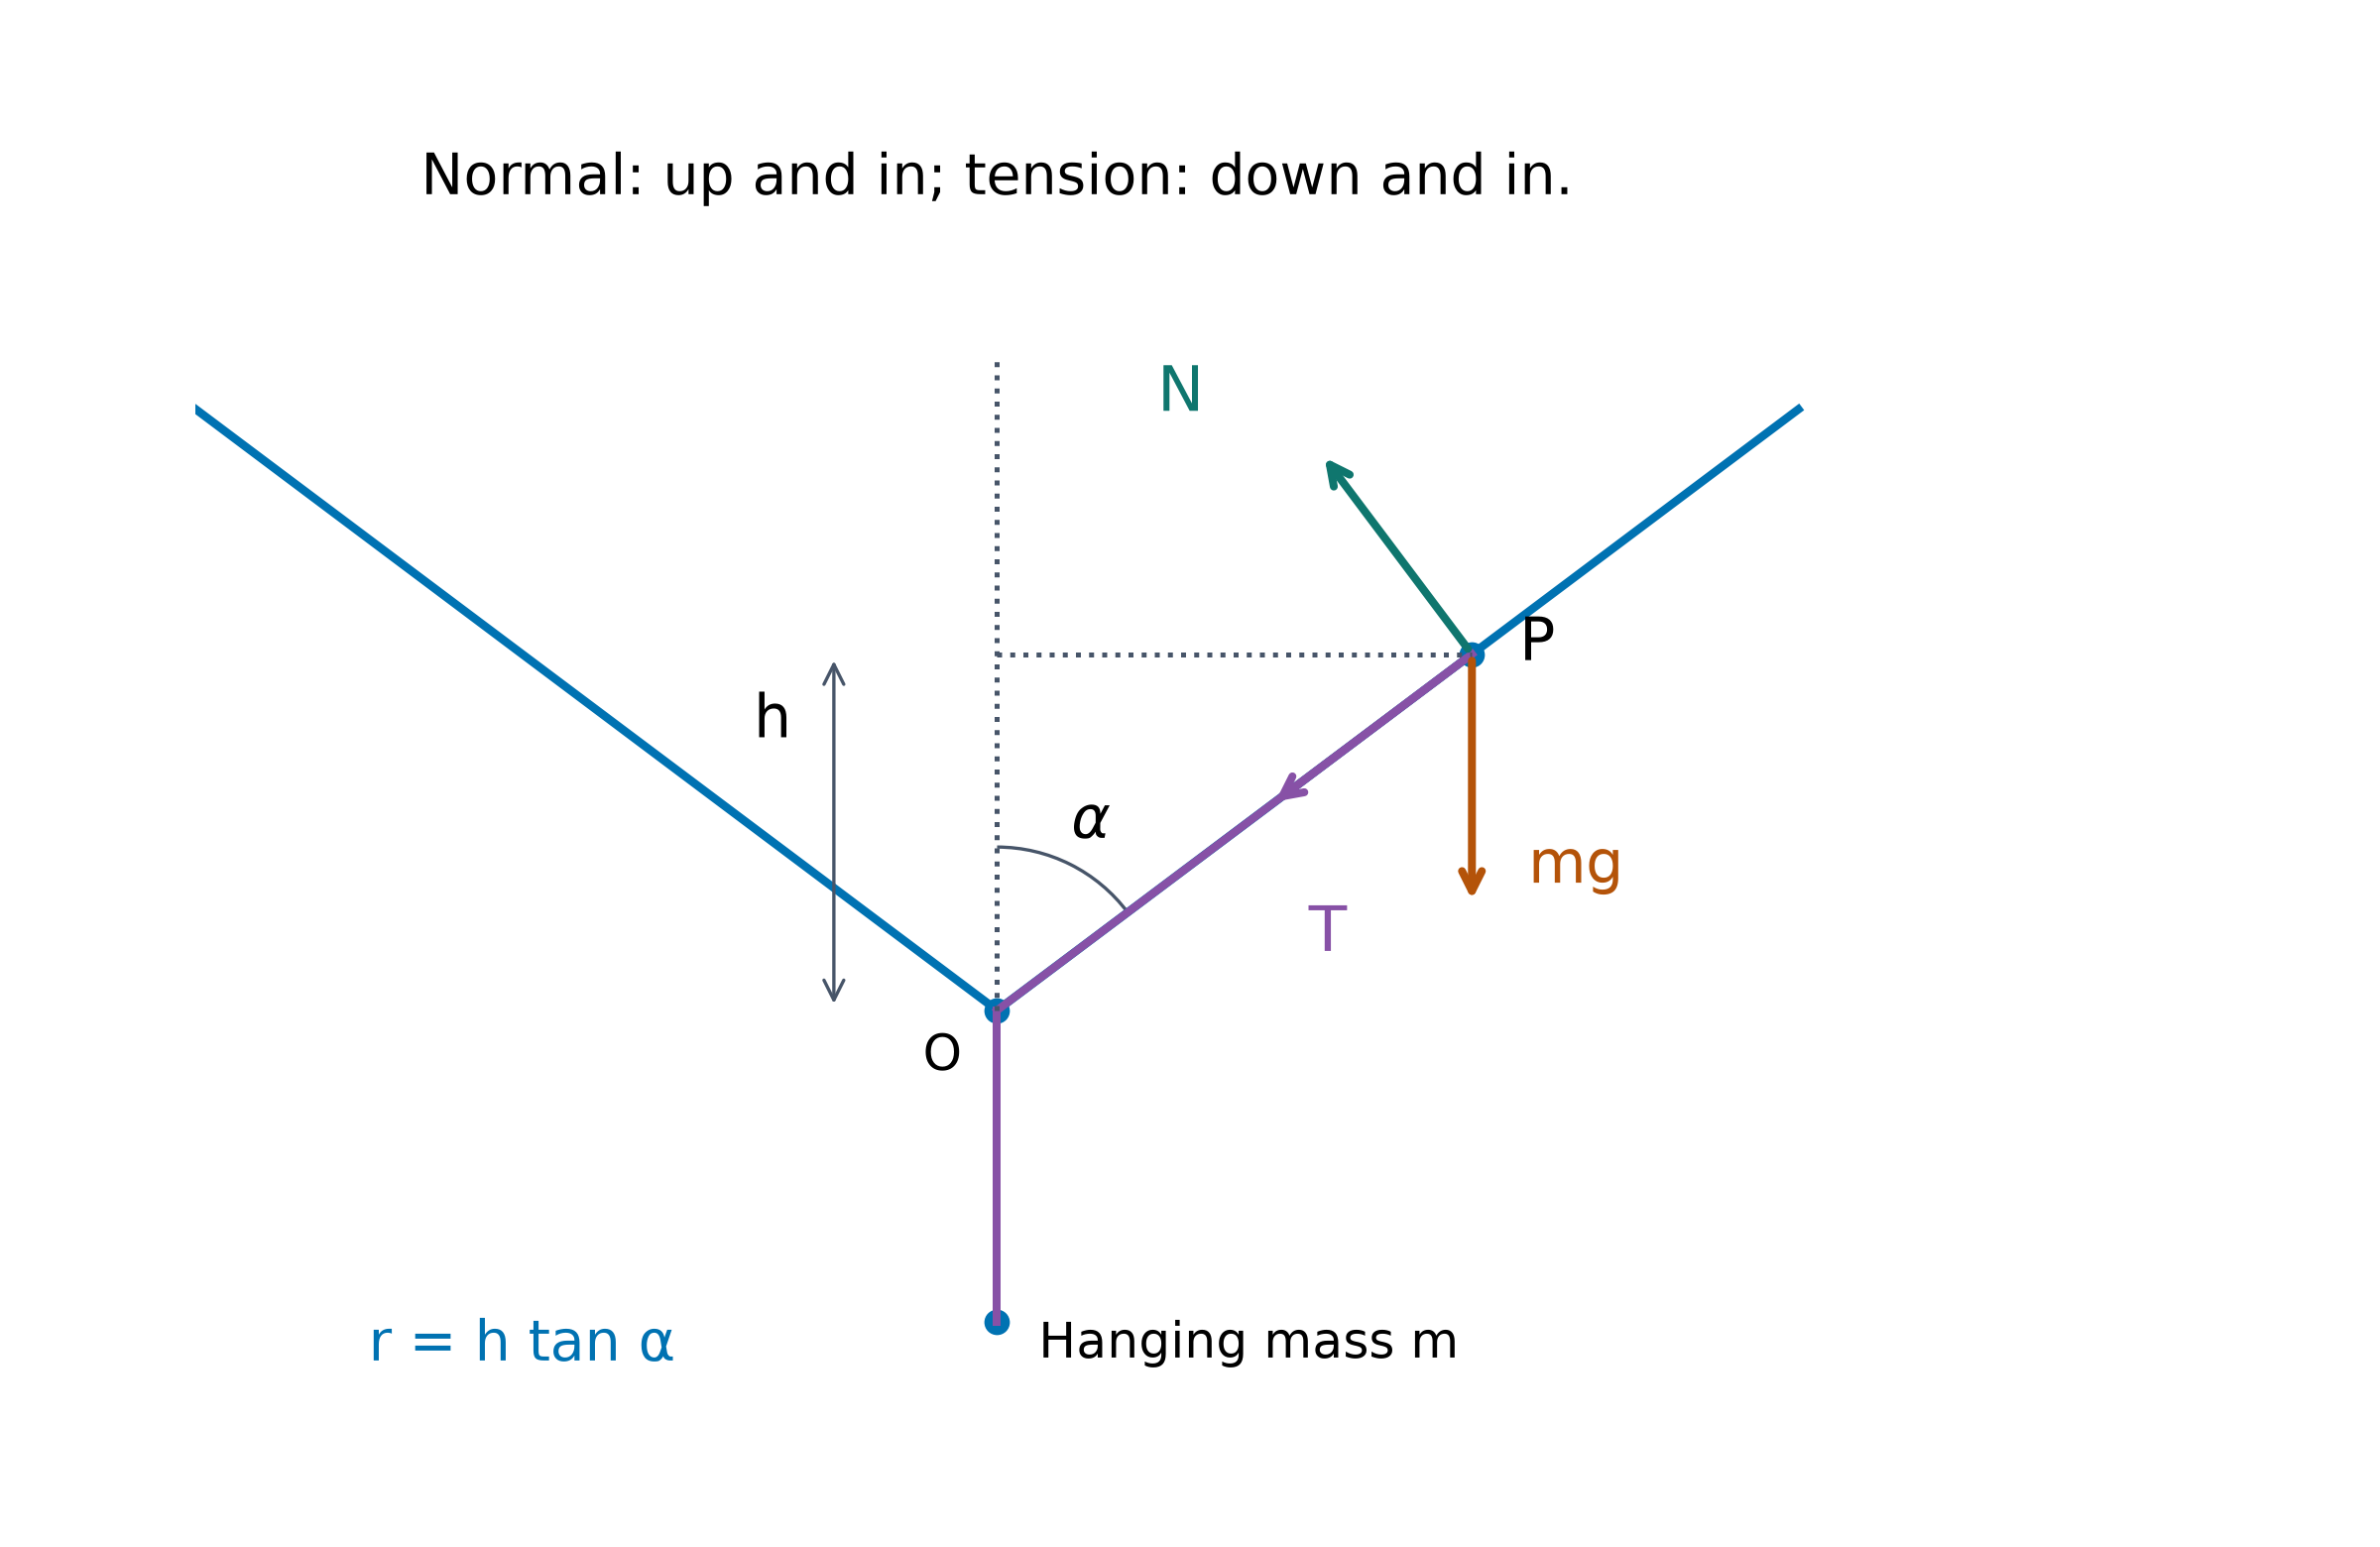
一个光滑空心圆锥顶点朝下,半顶角为$\alpha$。在距顶点高度$h$处,轨道半径为$r=h\tan\alpha$。支持力指向上方并向内,与水平方向上方成$\alpha$角。 仅受重力和接触力作用时,$N\sin\alpha=mg$且$N\cos\alpha=mr\omega^2$。由此可得$\omega^2=g\cot^2\alpha/h$。圆锥体的半径由高度决定;切勿套用碗的半径公式。
添加一根穿过圆锥顶点的细绳
现将质量为$m$的粒子通过光滑小孔与悬挂在顶点下方的另一质量$m$相连。细绳沿斜面拉向顶点。取$\tan\alpha=4/3$,则$\sin\alpha=4/5$、$\cos\alpha=3/5$及$r=4h/3$。 悬挂质量提供$T=mg$。随后$N(4/5)=mg+T(3/5)$导出$N=2mg$。径向方向上,$N(3/5)+T(4/5)=mr\omega^2$,故$\omega^2=3g/(2h)$。细绳的向下分量增大了支持力。
测量竖直圆中的高度
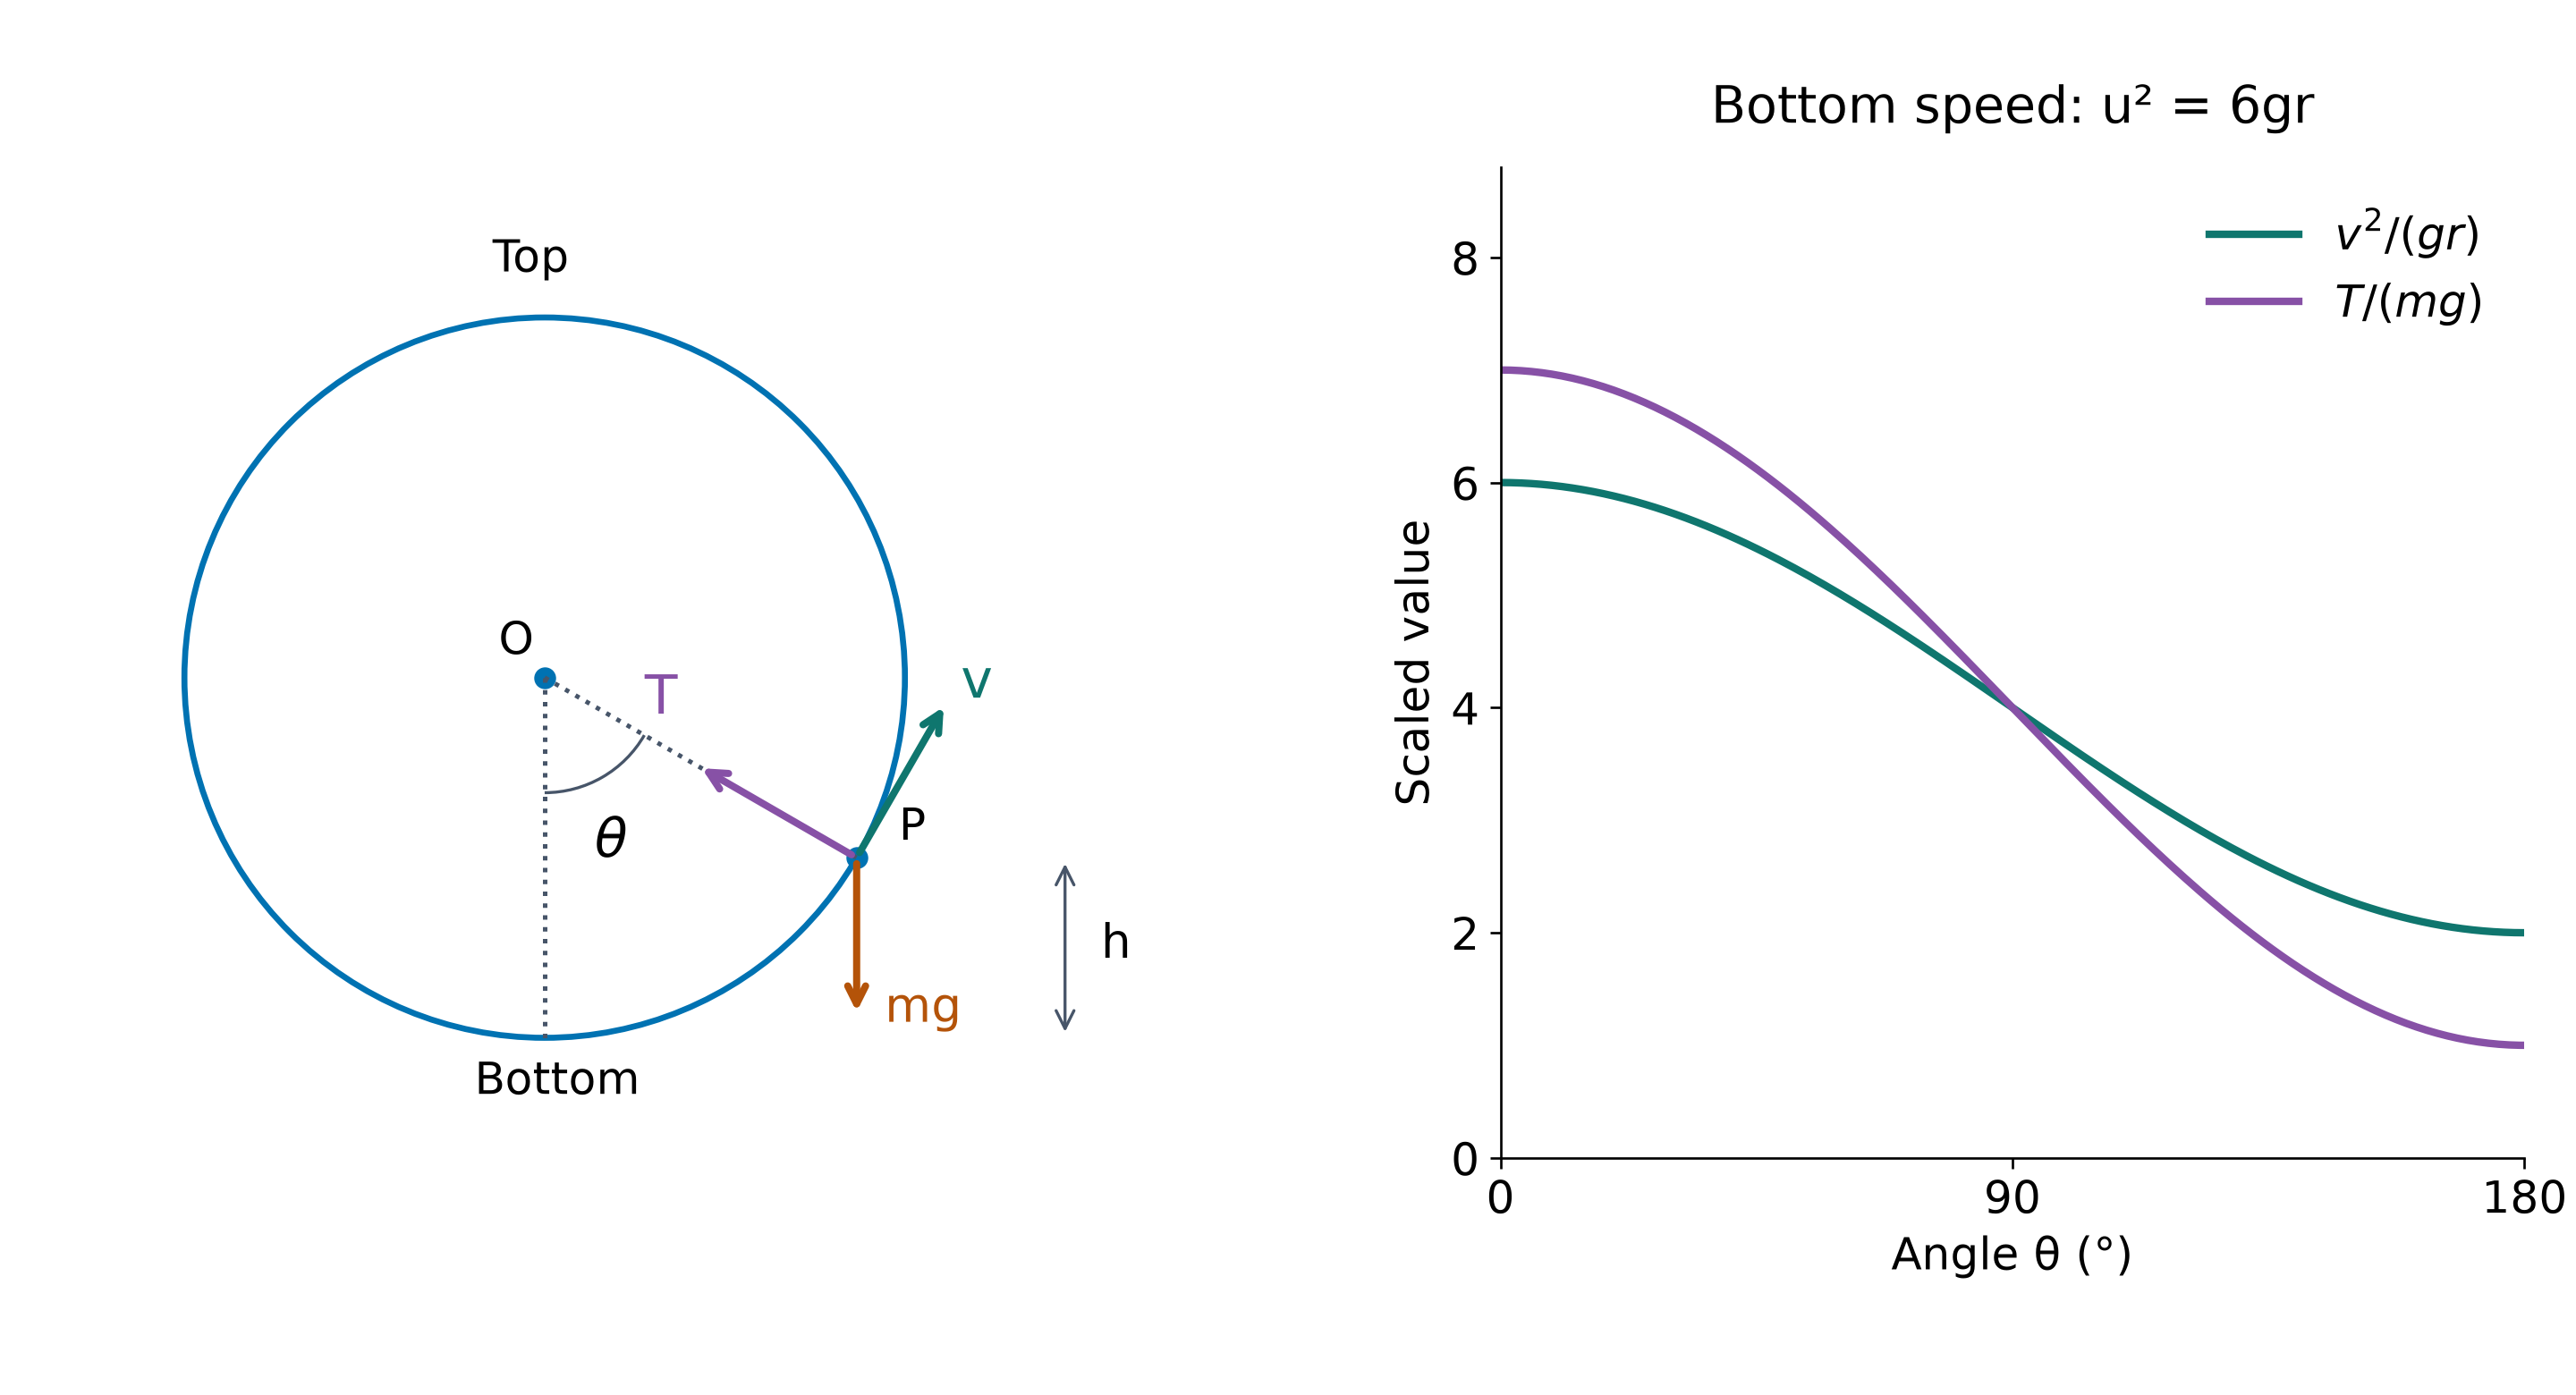
对于半径为$r$的竖直圆(vertical circle),自向下竖直方向起量取角度$\theta$,并从底部开始测量高度。在圆的最右端点,$x=r\sin\theta$且高度为$h=r(1-\cos\theta)$。 在最低点$\theta=0$和$h=0$;在最右侧点$\theta=\pi/2$和$h=r$;在最高点$\theta=\pi$和$h=2r$。书写能量方程前,请先标出角度的参考方向。
能量法可求得各高度处的速度
对于轻质不可伸长的绳或固定的光滑圆形表面,约束力垂直于速度且不做功。无阻力时,能量守恒 $\tfrac12mu^2=\tfrac12mv^2+mgr(1-\cos\theta)$,其中 $u$ 为底部速度。 因此 $v^2=u^2-2gr(1-\cos\theta)$。该公式适用于质点沿圆周运动期间。它求的是速度而非张力;仅凭 $v^2\geq0$ 不能证明圆周路径可行。
取重力和张力的向内分量
对于向中心拉的绳,向内方程为 $T-mg\cos\theta=mv^2/r$。在底部重力向外;在顶部重力向内。符号变化已包含在 $\cos\theta$ 中。 结合能量得 $T/m=u^2/r-2g+3g\cos\theta$。在底部 $T=mu^2/r+mg$;在顶部 $T=m(u^2/r-5g)$。这些张力使用了两个高度处不同的速度。
由指定的底部速度计算做功
假设$u^2=6gr$。在$\cos\theta=1/2$处,能量守恒给出$v^2=5gr$,向内方程给出$T=5mg+mg/2=11mg/2$。 在底部张力为 $7mg$;在顶部为 $mg$。质点在底部速度最快且需要最大张力。其间重力也改变其速度,故全加速度具有切向分量。
完整圆周需可行的顶部作用力
绳只能拉不能推:绷紧 的绳需满足 $T\geq0$。顶部张力最小。此处 $T+mg=mv_{\rm top}^2/r$,故 $v_{\rm top}^2\geq gr$。由此能量得出完整圆周条件 $u^2\geq5gr$。 等号对应极限完整圆周,顶部张力为零。仅靠能量达到顶部高度需 $u^2\geq4gr$;该较弱判据允许在到达顶部前计算出负张力。此时绳已 松弛。
从非底部位置开始
若起始半径与竖直向上方向成角 $\phi$,其高于底部的距离为 $r(1+\cos\phi)$。爬升至顶部的距离为 $r(1-\cos\phi)$。 完整圆周需满足 $v^2\geq gr+2gr(1-\cos\phi)=gr(3-2\cos\phi)$。在 $\cos\phi=1/4$ 处,最小起始平方速度为 $5gr/2$。取等号时底部平方速度为 $5gr$,最大张力为 $6mg$。
利用两种能量状态下的张力比
完整圆周中,底部张力比顶部大 $6mg$。若其比值为 $9:1$,则写为 $T_{\rm bottom}=9T_{\rm top}$。进而 $T_{\rm top}=3mg/4$,故 $v_{\rm top}^2=7gr/4$,底部平方速度为 $23gr/4$。 若距竖直向下方向角 $\theta$ 处的速度为 $\sqrt{4gr}$,能量给出 $4gr=23gr/4-2gr+2gr\cos\theta$。因此 $\cos\theta=1/8$。顶部与底部速度相等将违反能量守恒。
转折点与松弛点是不同的
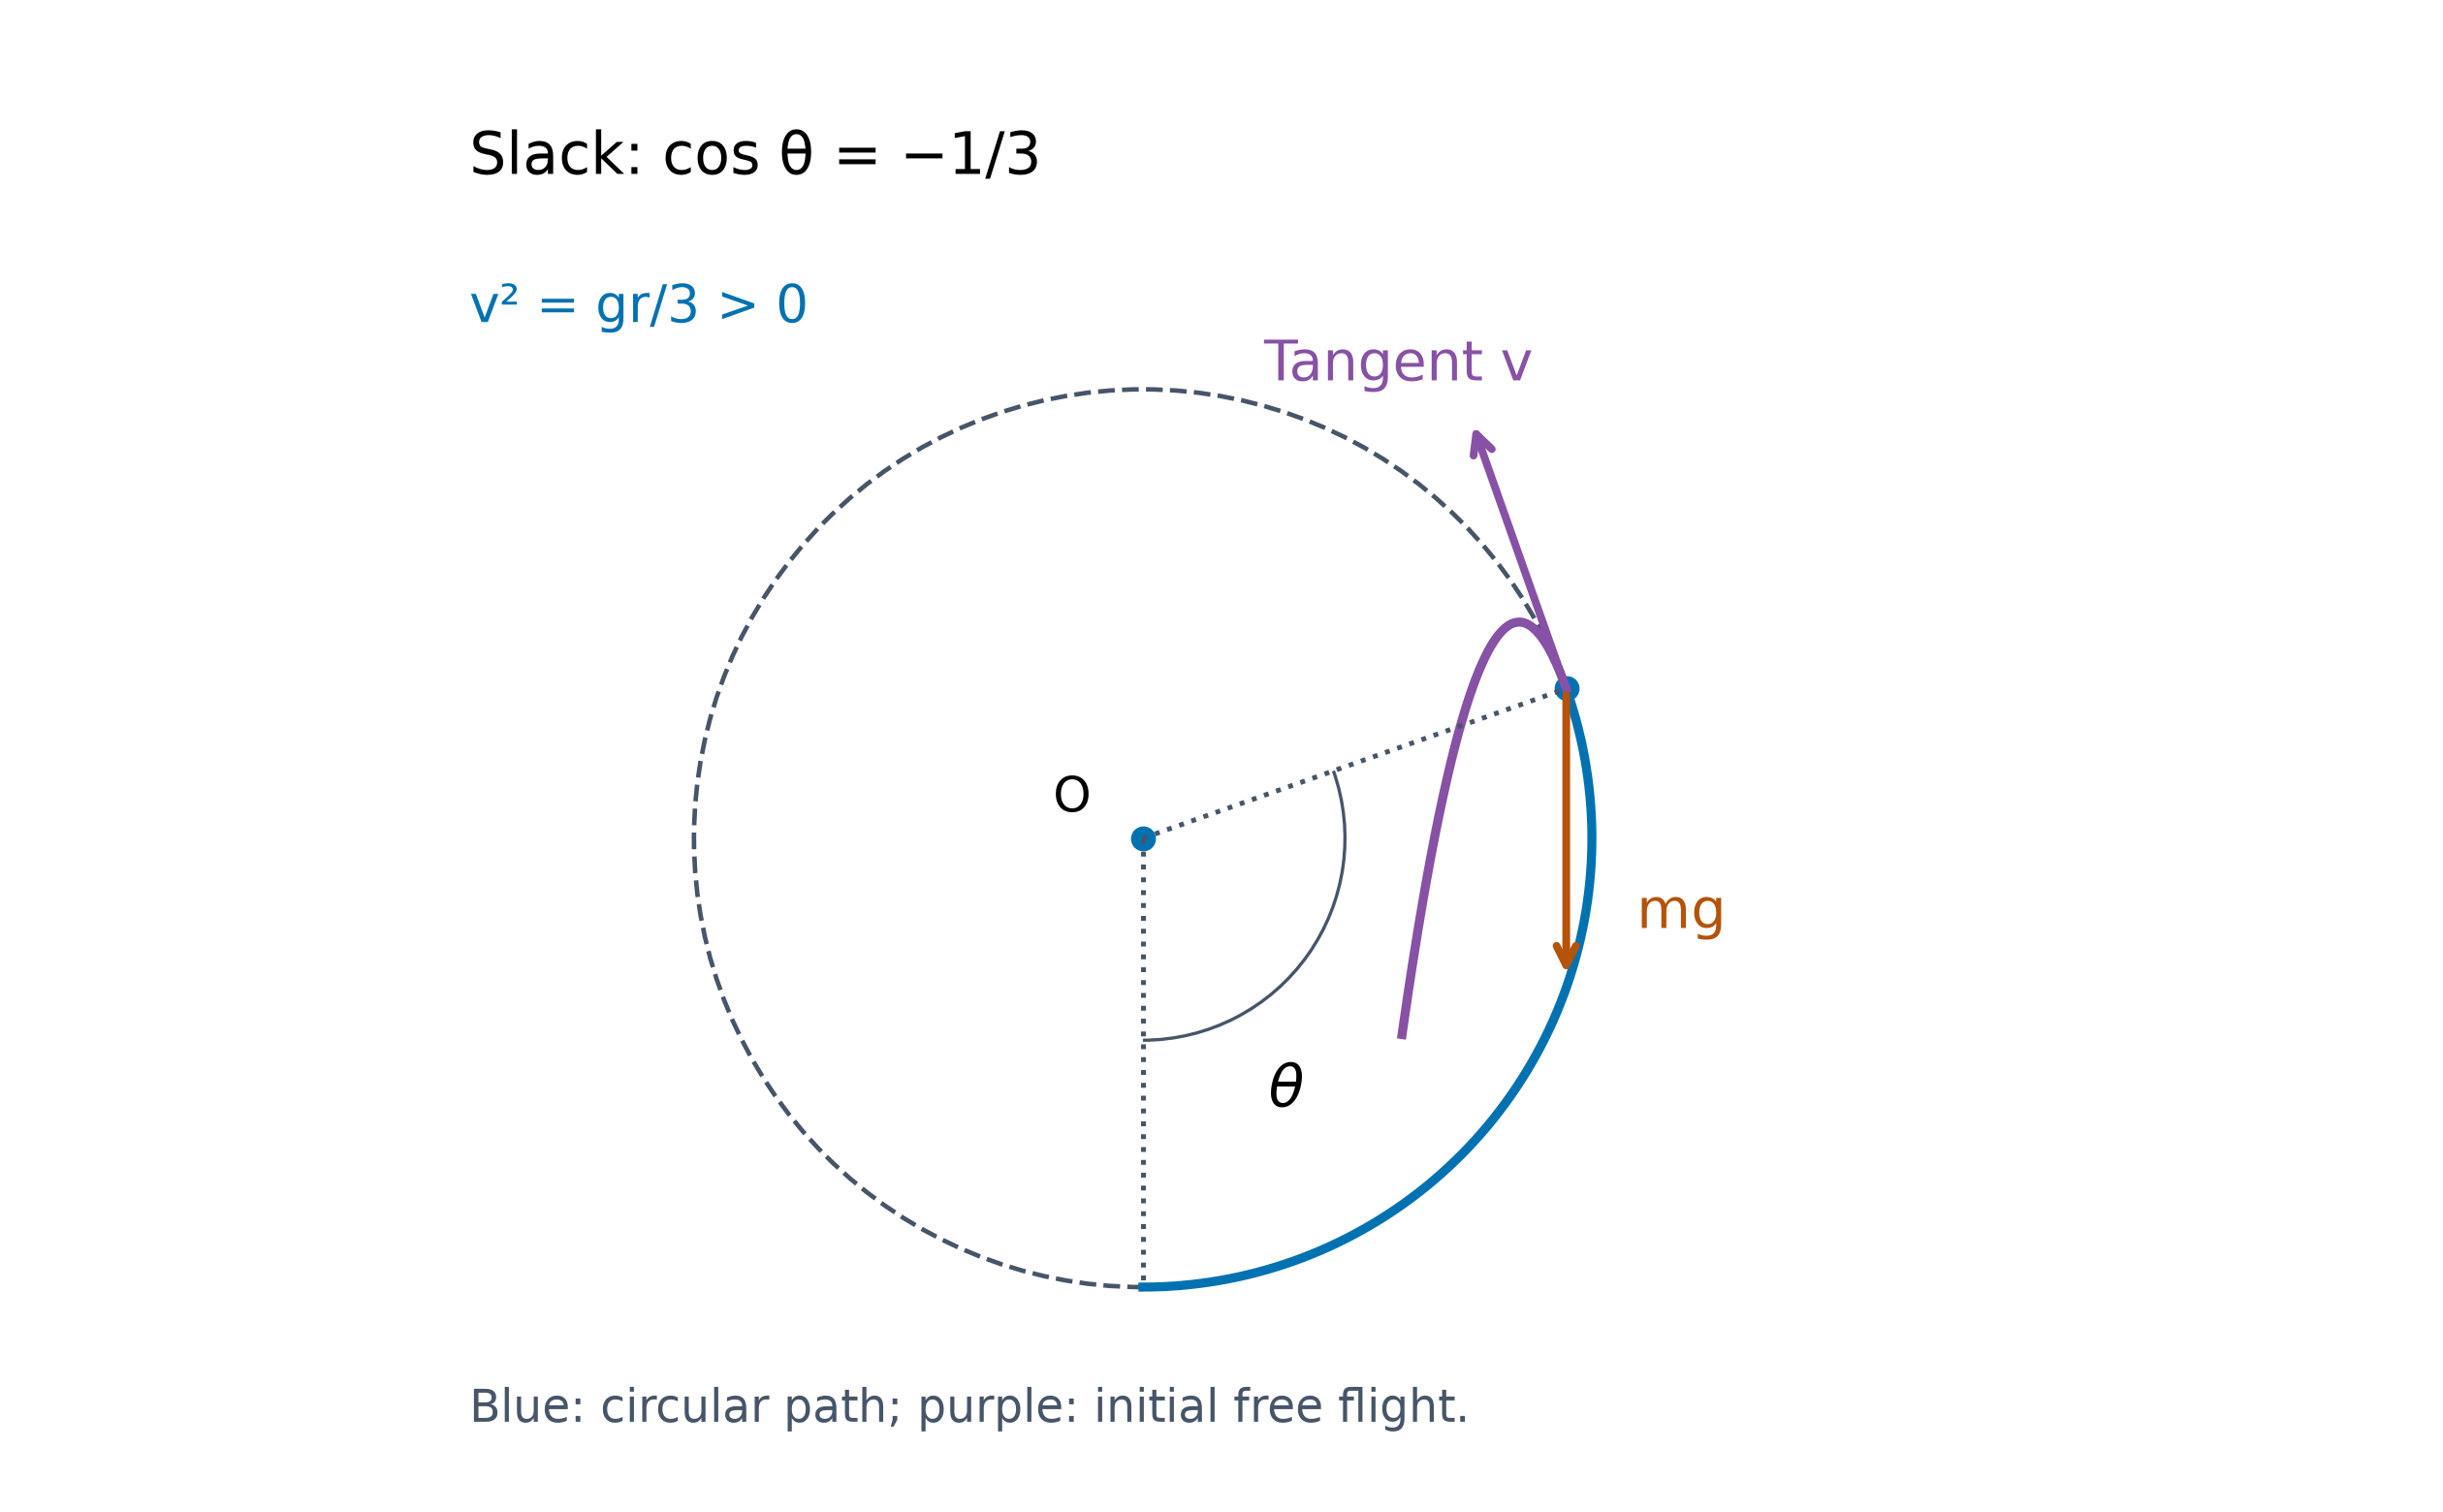
若底部平方速度为 $gr$,方程 $v=0$ 给出 $\cos\theta=1/2$:质点在 $60^\circ$ 处折返,张力为 $mg/2>0$。它从未达到水平高度。 若底部平方速度为 $3gr$,方程 $T=0$ 改而给出 $\cos\theta=-1/3$,约为 $109.5^\circ$。此处 $v^2=gr/3>0$:质点仍在运动时绳即松弛。此后应停止使用绳的圆周运动方程。
内表面只能向内施力
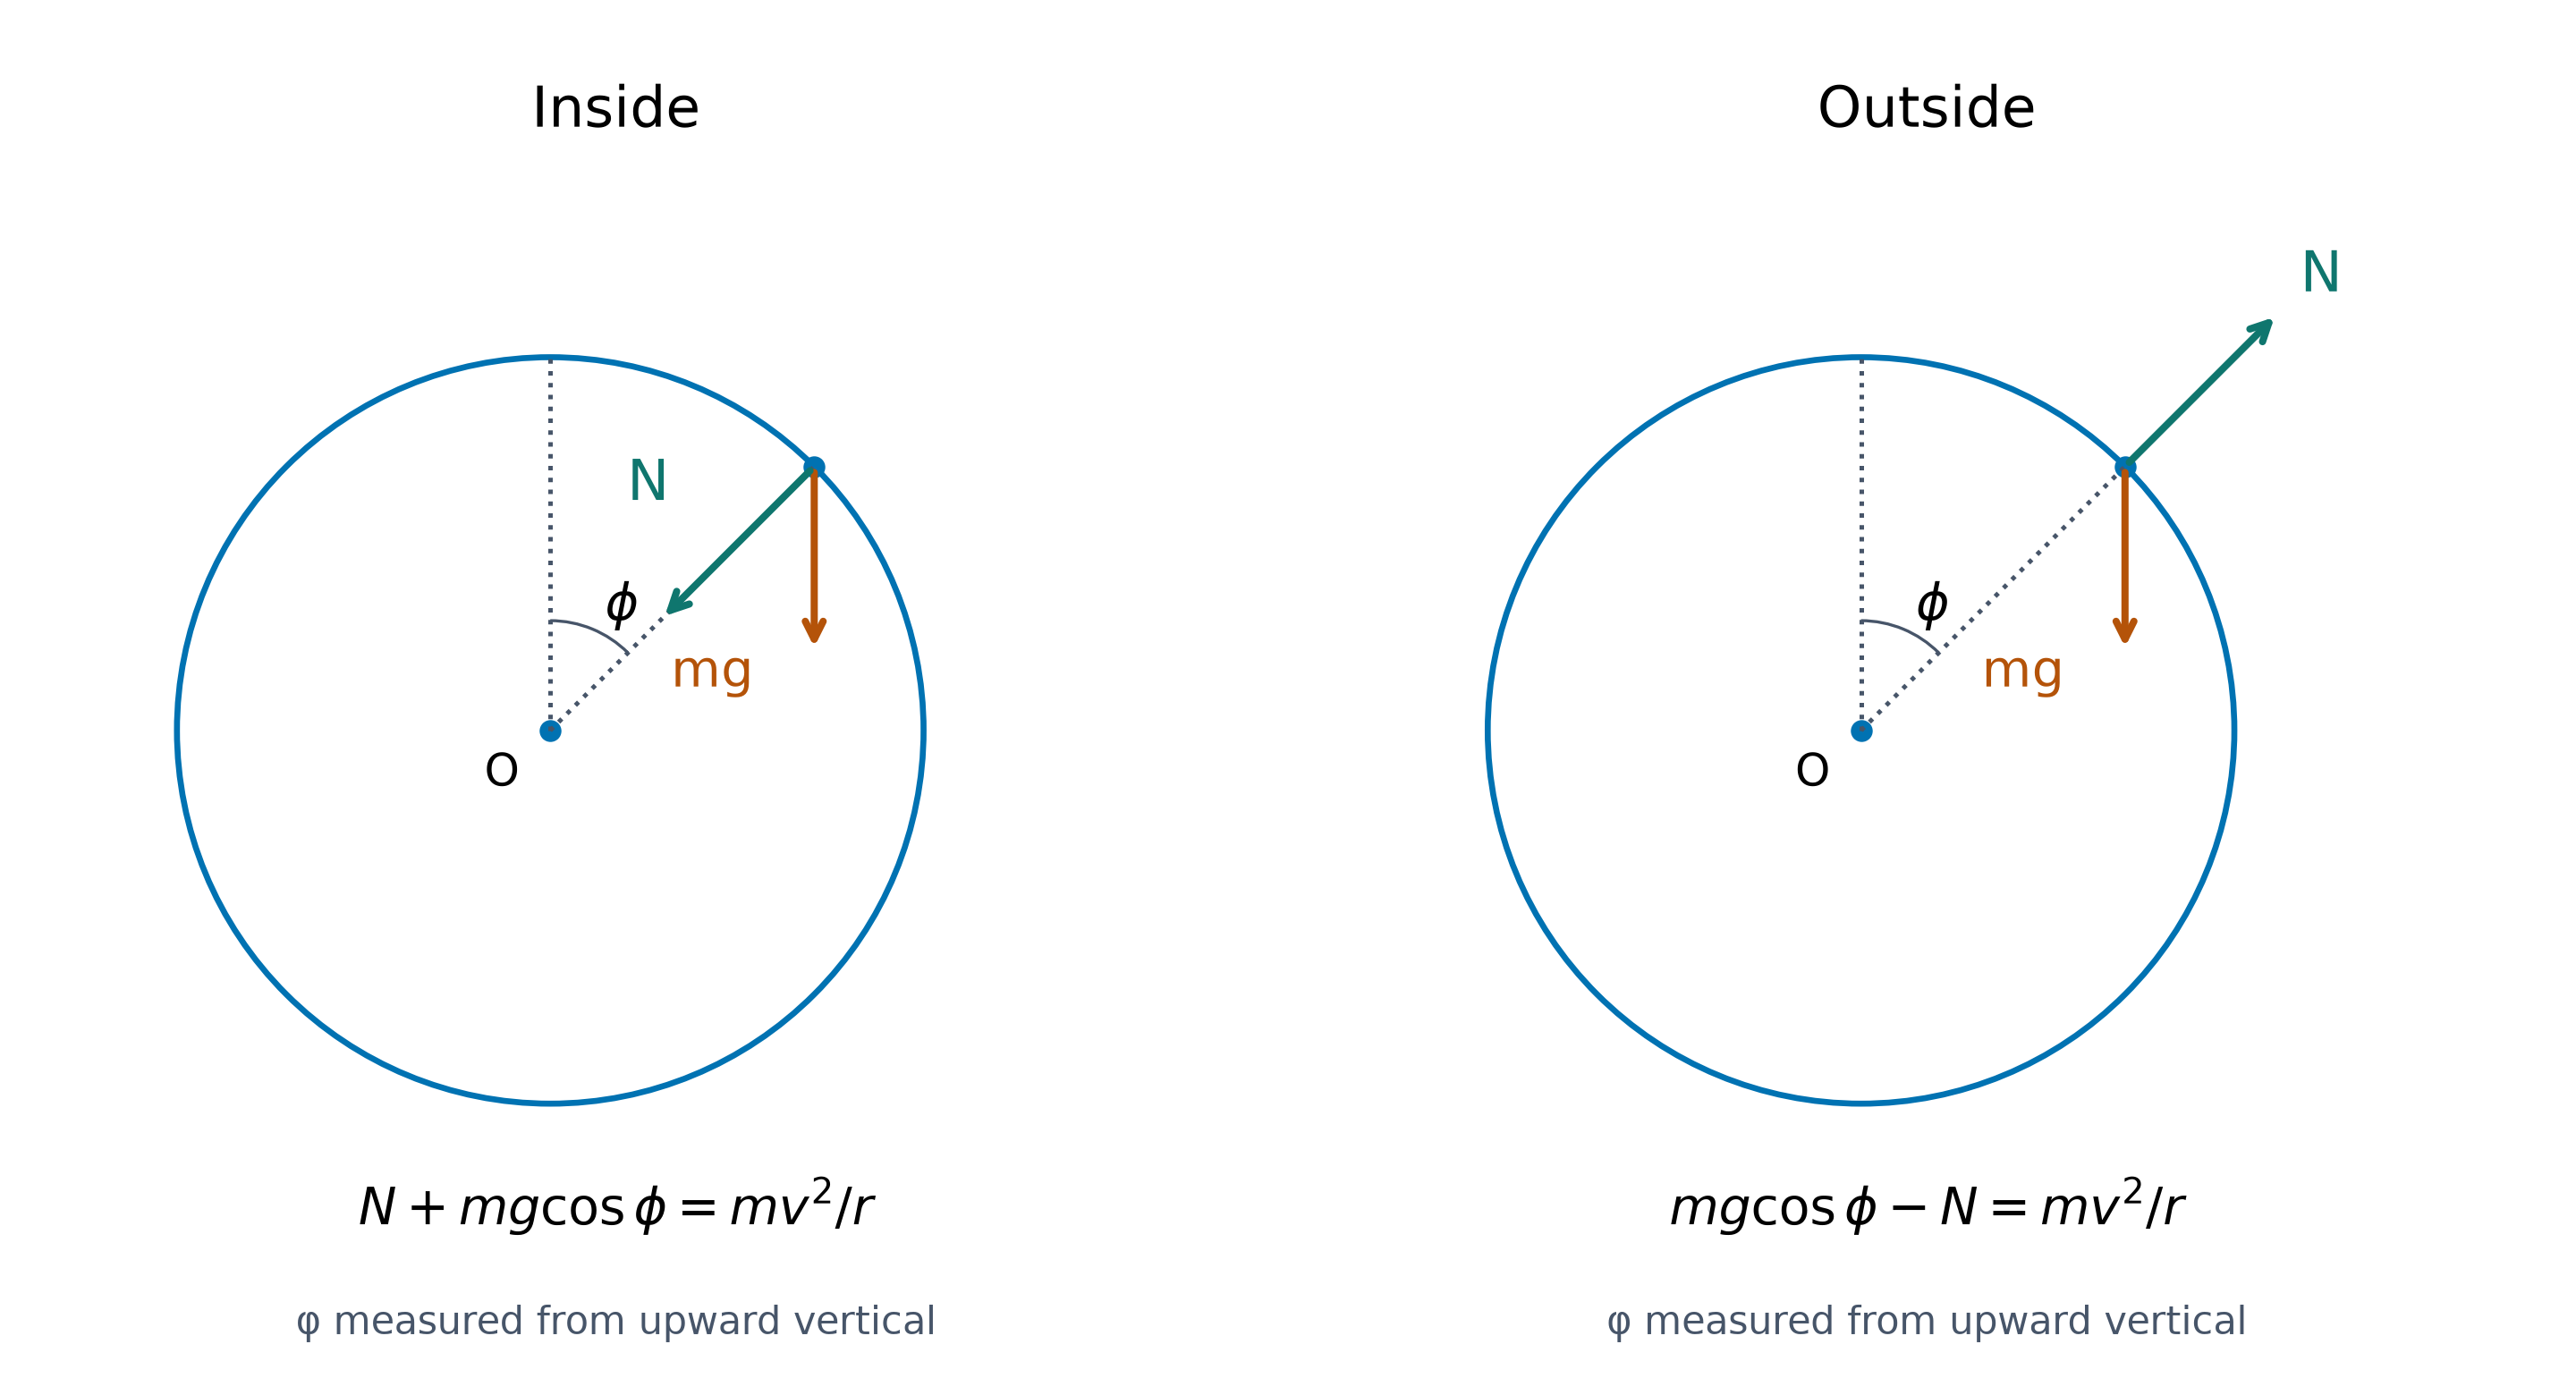
在光滑球壳的内表面上,法向反作用力或法向接触力 $N$指向球心。其径向方程为 $N-mg\cos\theta=mv^2/r$,其中 $\theta$ 从竖直向下方向测量。 同样的能量和完整圆周运动结果适用,将 $T$ 替换为 $N$。需要满足 $N\geq0$;若结果为负,则意味着表面必须向外拉拽。对于脱离接触,检验边界条件 $N=0$:若继续做圆周运动需要 $N<0$,质点便会离开。极限完整圆周运动可在顶部具有 $N=0$ 而不发生分离。
反作用力比值可定位边缘
质点从光滑内壳侧面竖直向下开始运动,初速度平方为 $u^2=2gr$。边缘位于中心上方高度 $kr$ 处。起始时 $N_A=mu^2/r=2mg$;到达边缘时,由能量守恒得 $v_B^2=(2-2k)gr$。 此处重力的向内分量为 $mgk$,因此 $N_B/m=v_B^2/r-gk=(2-3k)g$。若 $N_B=N_A/4$,则 $k=1/2$。保持接触直至该边缘需满足 $u^2\geq3gr/2$,而不仅仅是能量检验 $u^2\geq gr$。
外表面具有相反的法向方向
质点从光滑固定球体顶部开始运动,切向速度平方为 $gr/2$。设 $\phi$ 为其与竖直向上方向的夹角。能量守恒给出 $v^2=gr/2+2gr(1-\cos\phi)$。 在外侧,法向力向外。向内方向的方程为 $mg\cos\phi-N=mv^2/r$,解得 $N=mg(3\cos\phi-5/2)$。它在角度 $\cos\phi=5/6$ 处脱离接触,此时 $v^2=5gr/6>0$。请勿照搬内表面的符号规则。
释放产生切向速度,随后沿曲线路径运动
在释放瞬间,位置和速度保持连续。初始自由飞行速度沿圆的切线方向。重力仍然作用,因此后续轨迹是抛物体抛物线,而非直线切线。 对于在 $\cos\theta=-1/3$ 处松弛的细绳,底部速度平方为 $3gr$,以中心 $O$ 为原点。释放时 $(x,y)=(2\sqrt2r/3,r/3)$,速度大小为 $\sqrt{gr/3}$。沿右侧上升过程中,速度分量为 $(-v/3,2\sqrt2v/3)$。
将圆周运动连接至跨越边缘的飞行
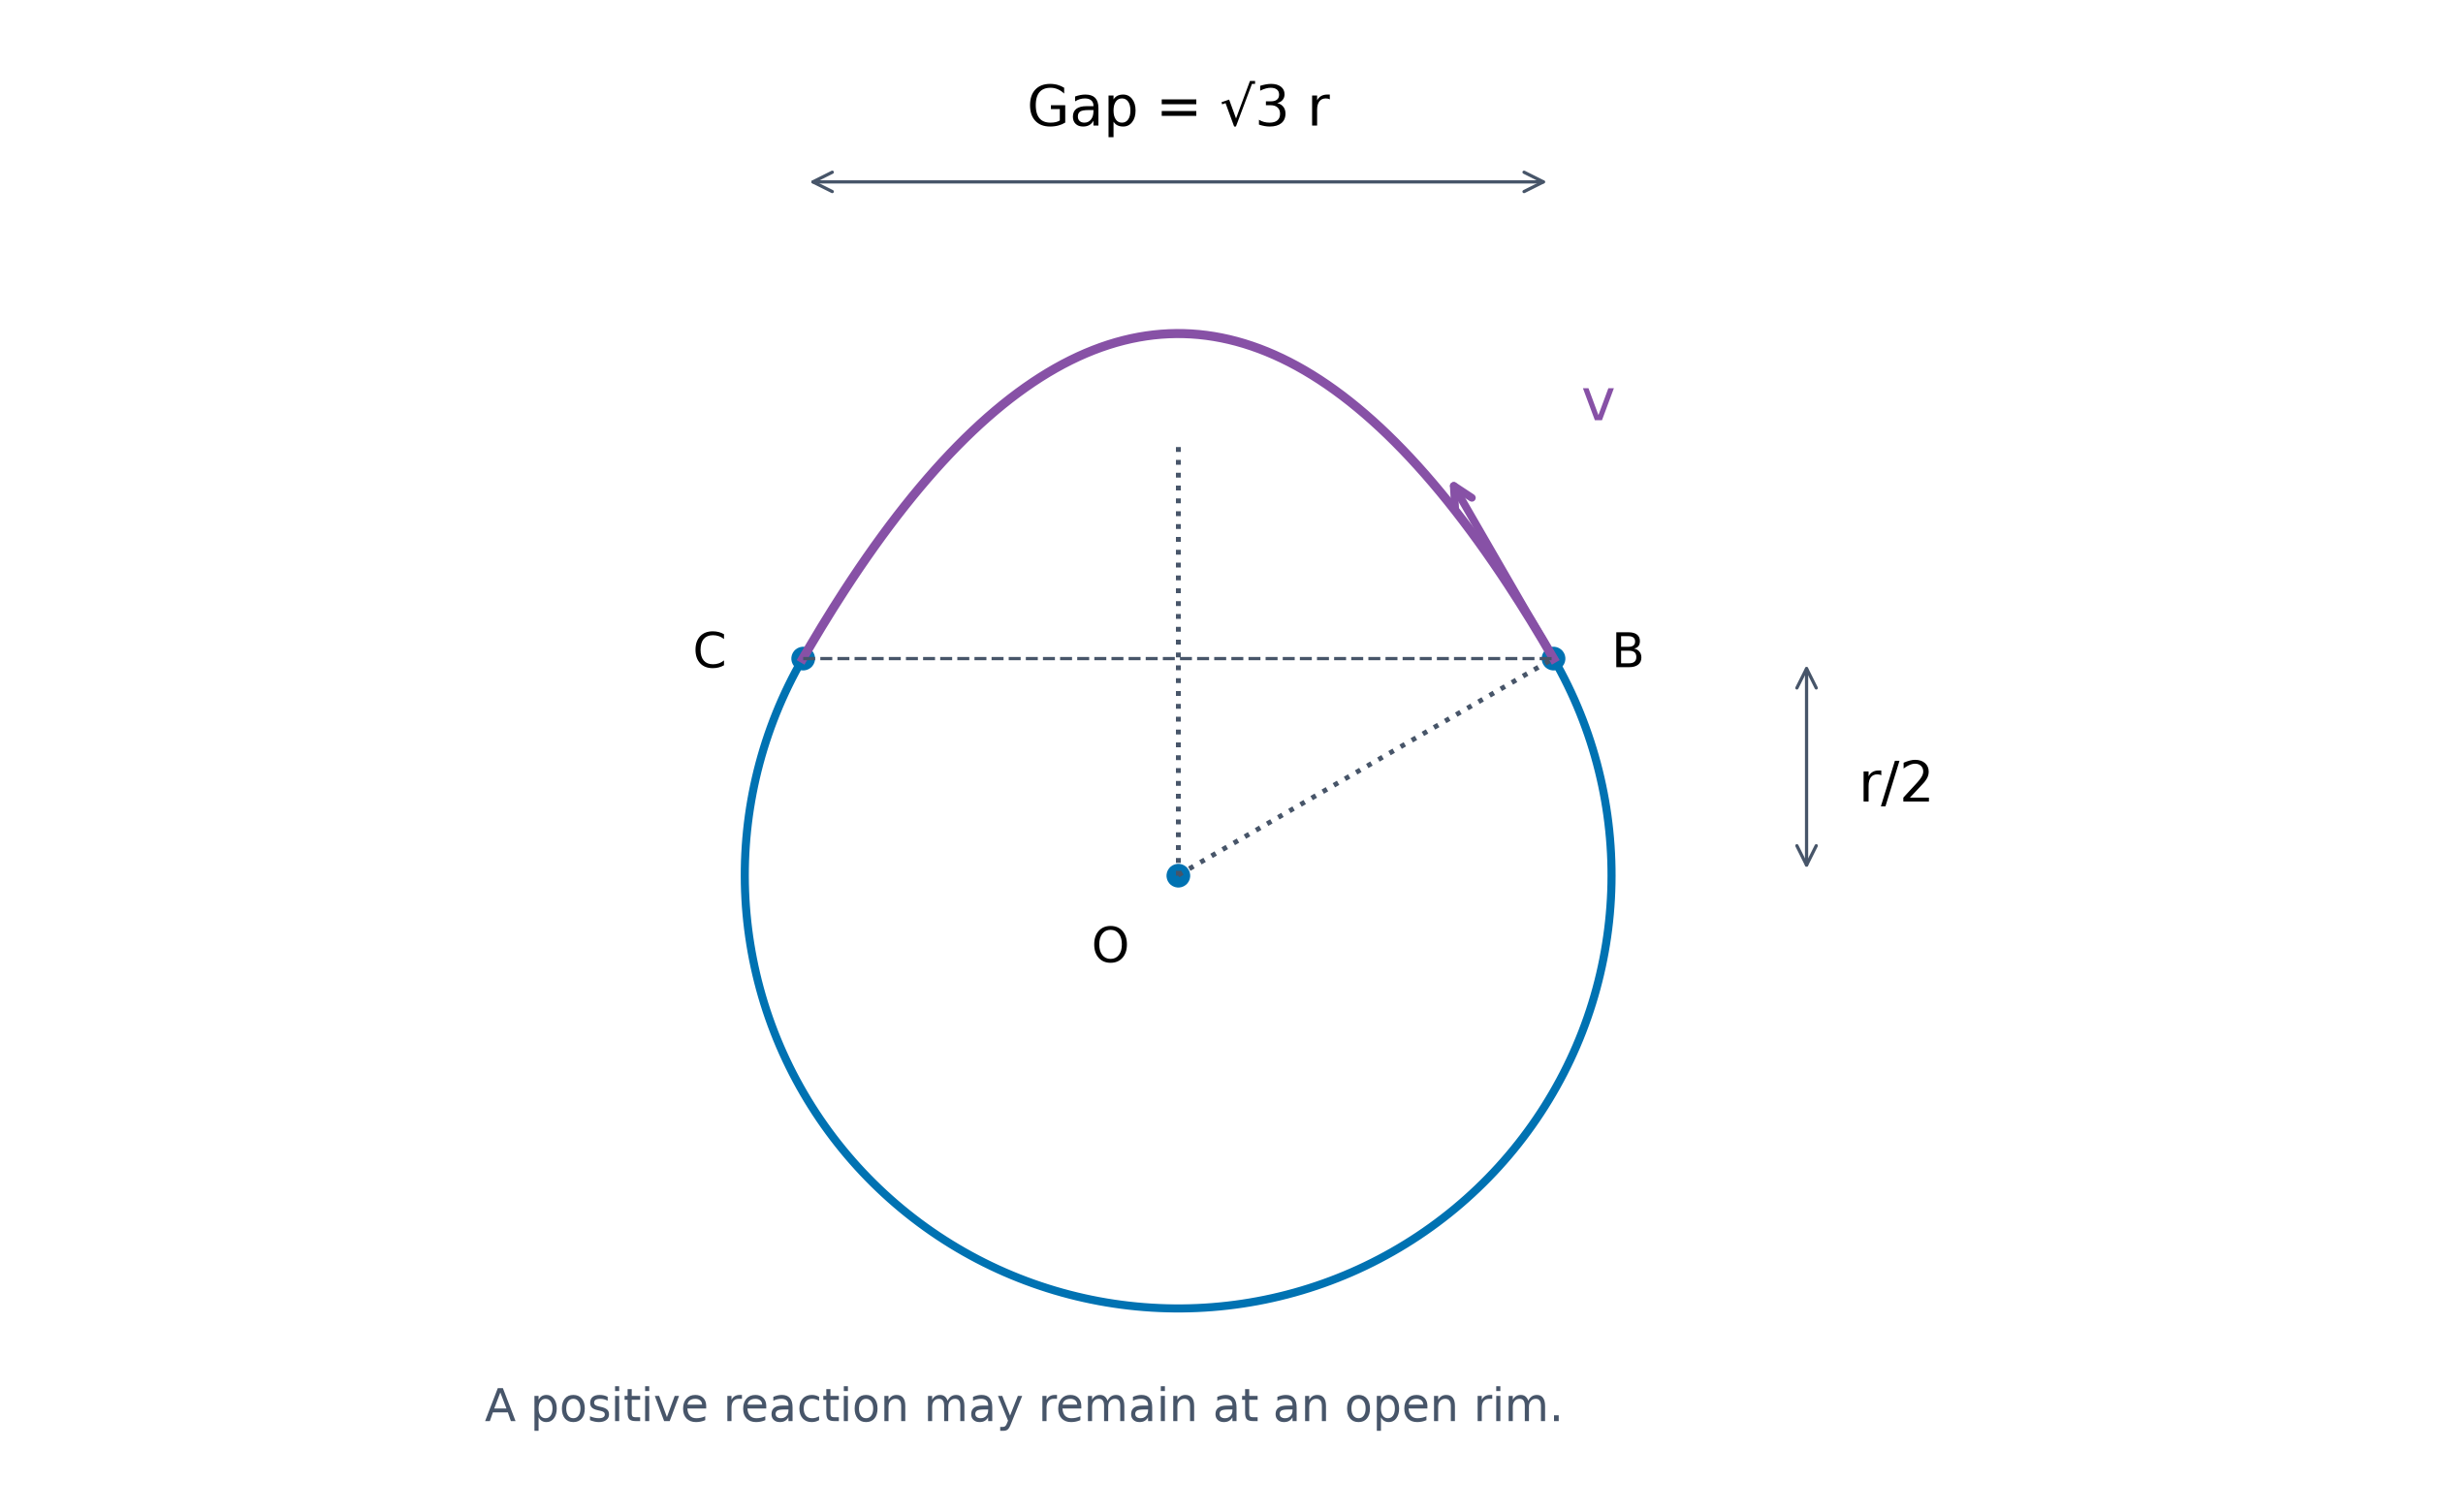
在中心上方高度 $r/2$ 处截断内壳。若要从右边缘飞至同一高度的左边缘,设释放时速度为 $v$。水平间距为 $\sqrt3r$;速度分量为 $(-v/2,\sqrt3v/2)$。 非零返回时间为 $t=\sqrt3v/g$。水平运动给出 $\sqrt3r=(v/2)t$,故 $v^2=2gr$。若发射始于中心高度处的侧面,能量守恒给出侧面速度平方为 $u^2=3gr$。出口前瞬间的边缘反作用力为 $3mg/2>0$:表面在接触丧失前已结束。
接受根之前先检查模型
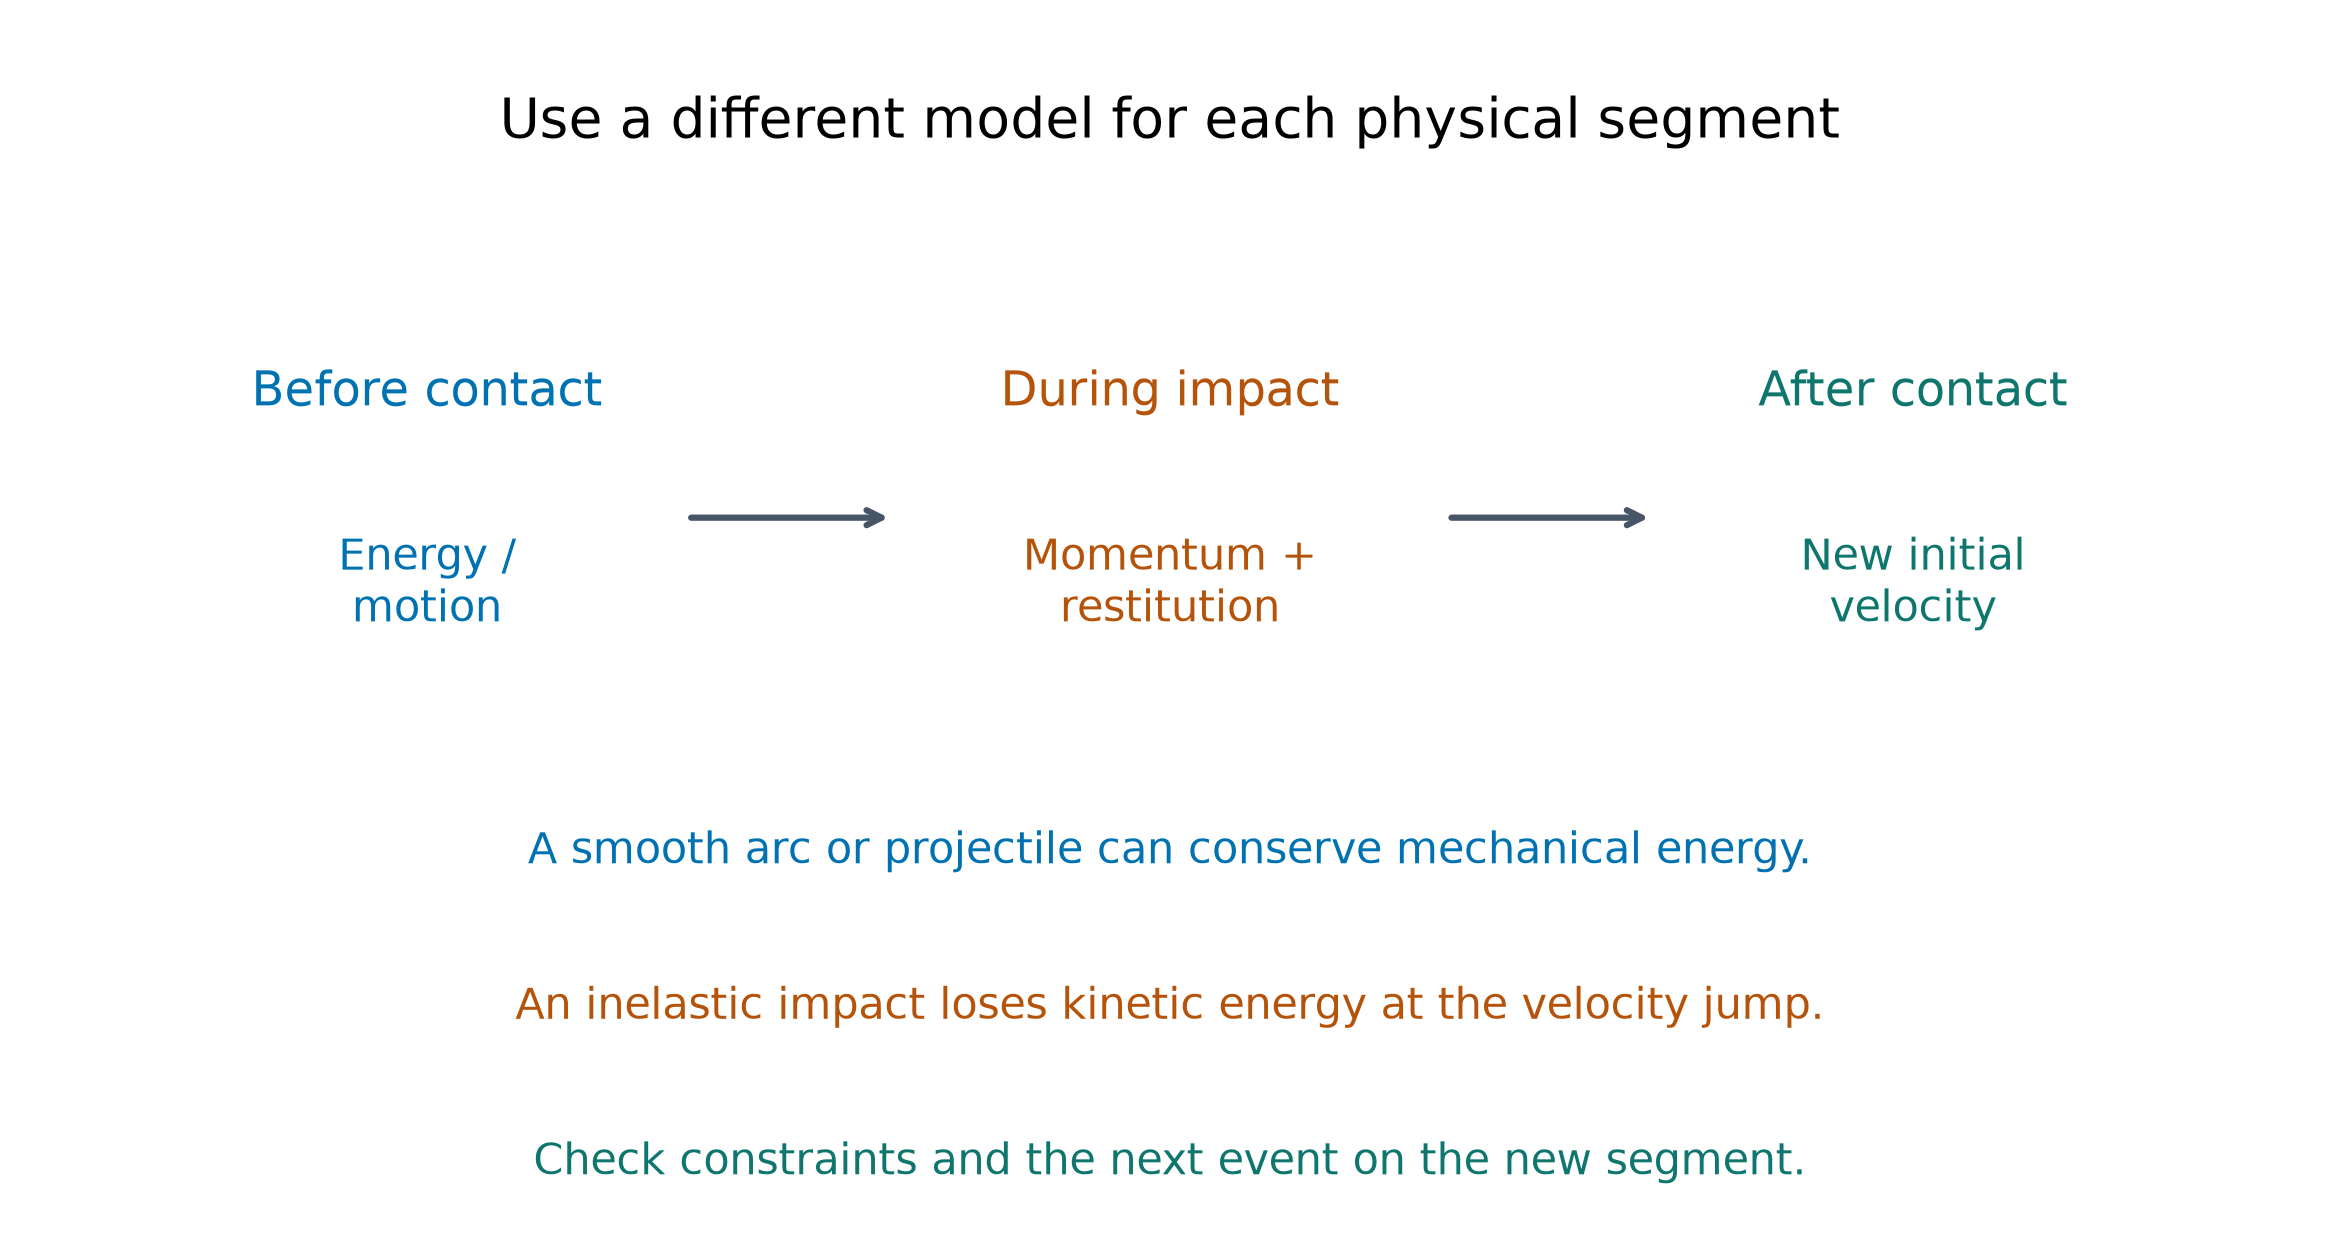
画出受力图并确定轨道半径。对于稳定的水平运动,分别按竖直方向和向内方向分解。对于竖直运动,结合基于高度的能量方程与一个向内力方程。检查 $v^2\geq0$ 以及路径上张力或反作用力的符号。 说明哪个事件最先发生:转折点、松弛的绳子、脱离接触或表面终点。然后使用下一个模型。碰撞通过冲量改变运动状态;若无独立的碰撞论证,不可在无损耗圆周能量方程中直接穿过撞击过程。
保持方向与约束条件一致
$v=r\omega$ 关联了线速度与角速度;$a_r=v^2/r$ 是加速度的向内分量。向内合力来自实际受力。仅凭水平路径不能保证恒定速度。 对于无耗散竖直环中的轻质不可伸长细绳,底部速度的平方至少应为$5gr$。在张力为零或反作用力为零的边界处,检验约束是否能继续维持。若发生释放,其初速度沿切线方向;随后的飞行过程由重力控制。
探索
以弧度表示的角
圆周运动以弧度度量:拖动角 θ 和半径 r,看扫过的弧——角速度 ω 把它变成 v = rω。
词汇
训练
| English | 中文 | 拼音 |
|---|---|---|
| vertical/ˈvɜːtɪkl/ | 竖直 | shù zhí |
| vertical circle/ˈvɜːtɪkl ˈsɜːkl/ | 竖直圆 | shù zhí yuán |
| centripetal force/senˈtrɪpɪtl fɔːs/ | 向心力 | xiàng xīn lì |
| horizontal circle/ˌhɒrɪˈzɒntl ˈsɜːkl/ | 水平圆 | shuǐ píng yuán |
| conical pendulum/ˈkɒnɪkl ˈpendjʊləm/ | 圆锥摆 | yuán zhuī bǎi |
| work/wɜːk/ | 功 | gōng |
| energy conservation/ˈenədʒi ˌkɒnsəˈveɪʃn/ | 能量守恒 | néng liàng shǒu héng |
| slack/slæk/ | 松弛 | sōng chí |
| turning point/ˈtɜːnɪŋ pɔɪnt/ | 转折点 | zhuǎn zhé diǎn |
| normal contact force/ˈnɔːml ˈkɒntækt fɔːs/ | 法向接触力 | fǎ xiàng jiē chù lì |
| loss of contact/lɒs ɒv ˈkɒntækt/ | 脱离接触 | tuō lí jiē chù |
| Hooke's law/hʊks lɔː/ | 胡克定律 | hú kè dìng lǜ |
| extension/ekˈstenʃn/ | 伸长量 | shēn cháng liàng |
| natural length/ˈnætʃərəl leŋθ/ | 自然长度 | zì rán cháng dù |
| modulus of elasticity/ˈmɒdjʊləs ɒv ɪlæˈstɪsɪti/ | 弹性模量 | tán xìng mó liàng |
| stiffness/ˈstɪfnəs/ | 劲度系数 | jìn dù xì shù |
| compression/kəmˈpreʃn/ | 压缩 | yā suō |
| elastic potential energy/ɪˈlæstɪk pəˈtenʃl ˈenədʒi/ | 弹性势能 | tán xìng shì néng |
| kinetic energy/kɪˈnetɪk ˈenədʒi/ | 动能 | dòng néng |
| series/ˈsɪəriːz/ | 串联 | chuàn lián |
3.4
胡克定律
教学大纲
| 考生应能: | 注释和示例 |
|---|---|
| 将胡克定律作为弹性绳或弹簧中弹力与伸长量或压缩量之间关系的模型,并理解弹性模数这一术语 | |
| 使用计算存储在弹性绳或弹簧中的弹性势能的公式 | 无需证明该公式。 |
| 解决涉及弹性绳或弹簧作用力的问题,包括需要运用功和能量原理的问题。 | 例如:一个质点连接在一根或多根弹性绳或弹簧上,在水平、竖直或斜面上运动;或者一个质点连接在一根充当“圆锥摆”作用的弹性绳上。 |
来源:Cambridge International 教学大纲
为什么跳跃需要建立模型
蹦极绳在拉伸时储存能量。其在跳跃过程中的拉力是变化的,因此通常不适用匀加速运动公式。 胡克定律 胡克定律描述了在指定范围内力与伸长量成正比的模型。实际绳索在整个跳跃过程中未必遵循该定律。此处使用理想光滑弹性 弹性细绳和弹簧,除非另有说明,否则不考虑能量损耗。
从自然长度测量伸长量
自然长度 自然长度 $L$ 是指未受力时的长度。若实际长度为 $\ell$,则伸长量 伸长量为 $x=\ell-L$,而非 $\ell$。一根绷紧的弹性细绳具有张力 $T=kx$。 已知弹性模量 弹性模量 $\lambda$,可写出表达式 $k=\lambda/L$,从而得到 $T=\lambda x/L$。对于弹簧,带符号的恢复力方向与其偏离自然长度的位移方向相反。
弹性模量与劲度系数单位不同
劲度系数 劲度系数 $k$ 的单位是 $\dfrac{\text{N}}{\text{m}}$;本细绳模型的 $\lambda$ 单位为牛顿。它包含了材料和横截面积的影响;它不是杨氏模量,杨氏模量的单位是帕斯卡。 将均匀细绳切成两段相等的部分:每段具有相同的$\lambda$但自然长度减半,因此刚度加倍。以这种方式改变$L$时,不要固定$k$。
细绳与弹簧有不同的分支
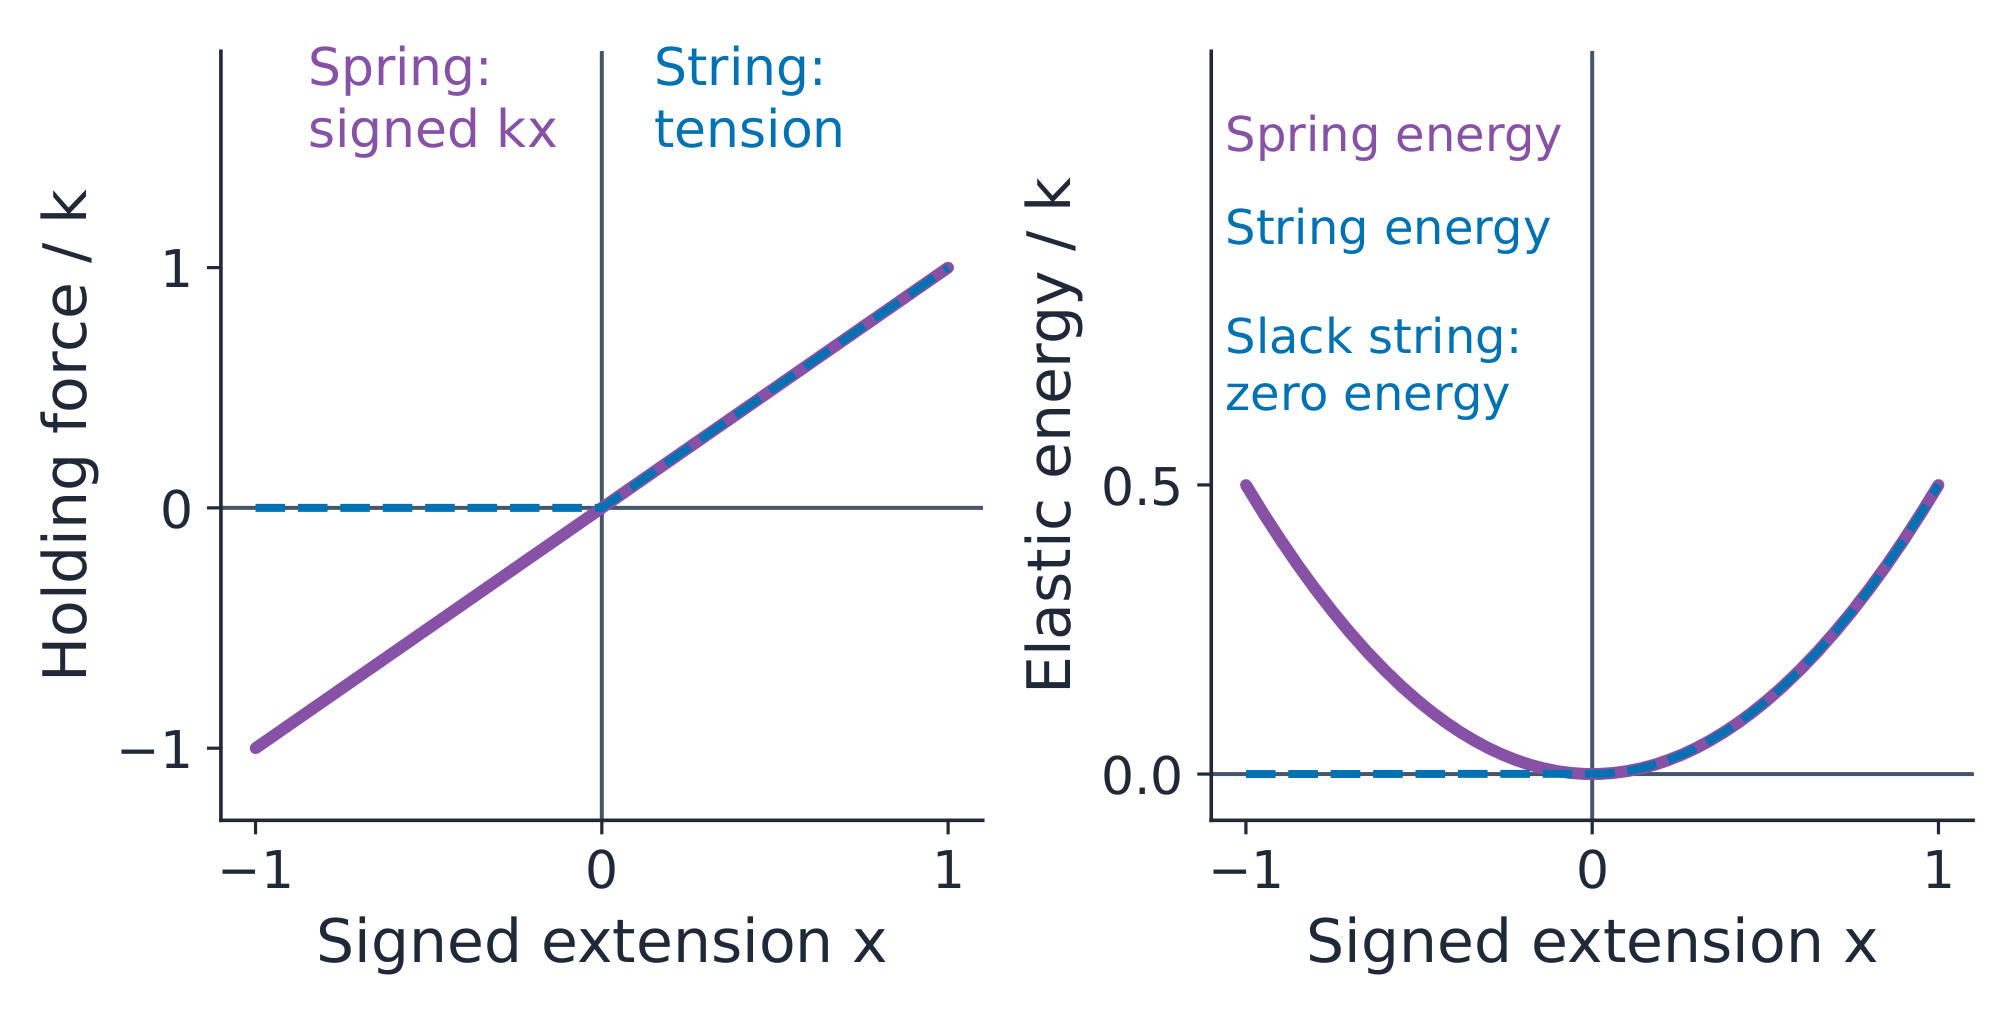
细绳仅在绷紧时产生拉力。当 $\ell\leq L$ 时,细绳处于松弛状态:$T=0$ 及其储存的弹性势能为零。$\ell-L$ 取负值并不代表负的细绳张力。 理想弹簧可以在拉伸时产生拉力,在压缩 压缩时产生推力。其带符号的$x$可能为负值,而力的大小为$k|x|$。仅在所述模型范围内继续使用胡克定律。
储存图线下方的面积
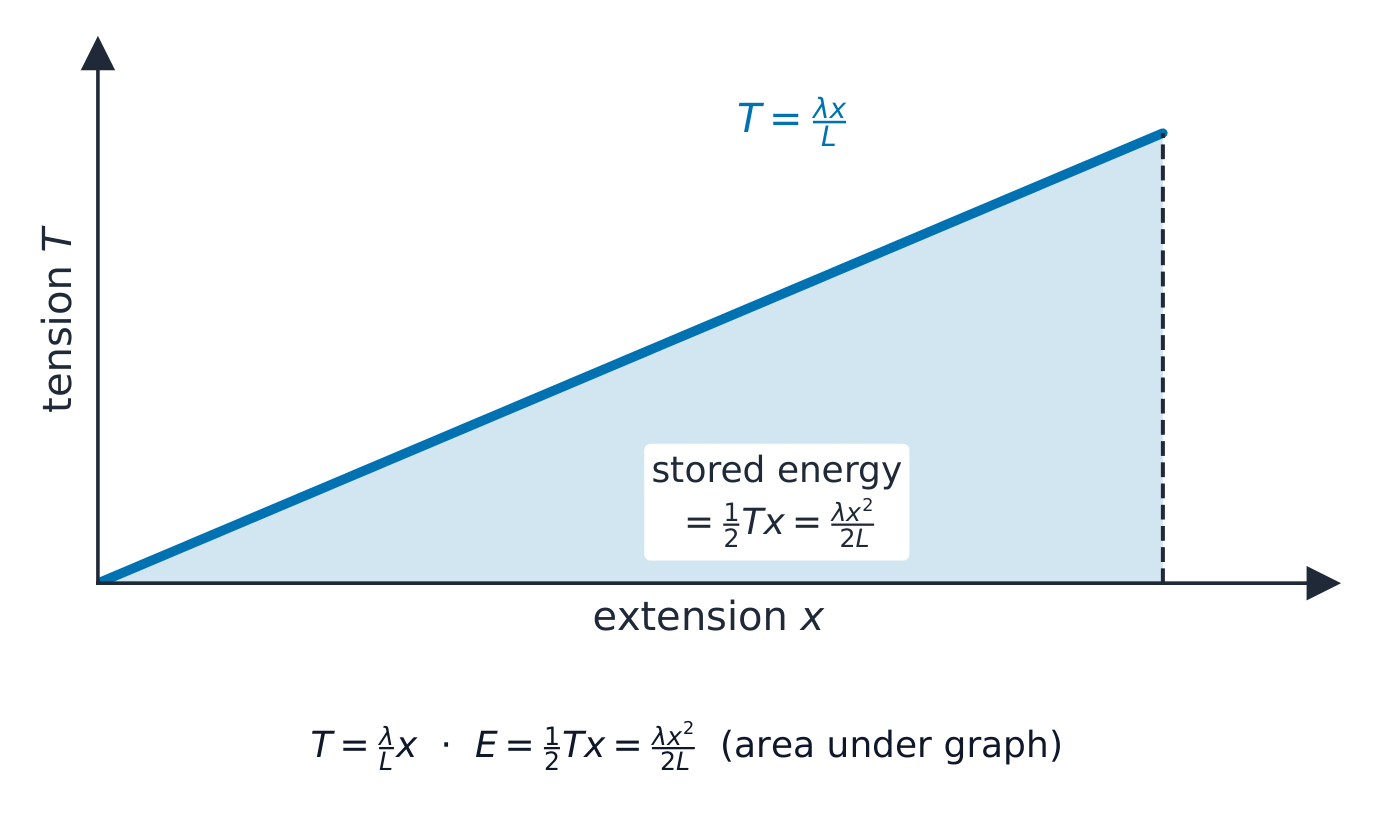
从自然长度缓慢拉伸所做的功等于力–伸长量图线下方的三角形面积。储存的弹性势能 弹性势能为
$$E_e=\frac12kx^2=\frac{\lambda x^2}{2L}.$$
对于弹簧,此结论同样适用于压缩情况。对于细绳,仅当 $x\geq0$ 时才适用;松弛分支的能量为零。伸长量加倍会使张力加倍,但使能量变为原来的四倍。无需证明能量公式。
对同一细绳同时用力学和能量方法
一根细绳具有$L=2\ \text{m}$、$\lambda=50\ \text{N}$和伸长量$0.5\ \text{m}$。其实际长度为$2.5\ \text{m}$。首先使用$T=\lambda x/L$,得出$T=50(0.5)/2=12.5\ \text{N}$。 计算储存能量时使用 $E_e=\lambda x^2/(2L)$,得出 $E_e=50(0.5)^2/4=3.125\ \text{J}$。力和能量的单位不同;切勿用实际长度代替伸长量进行代入。
根据测量数据推断自然长度
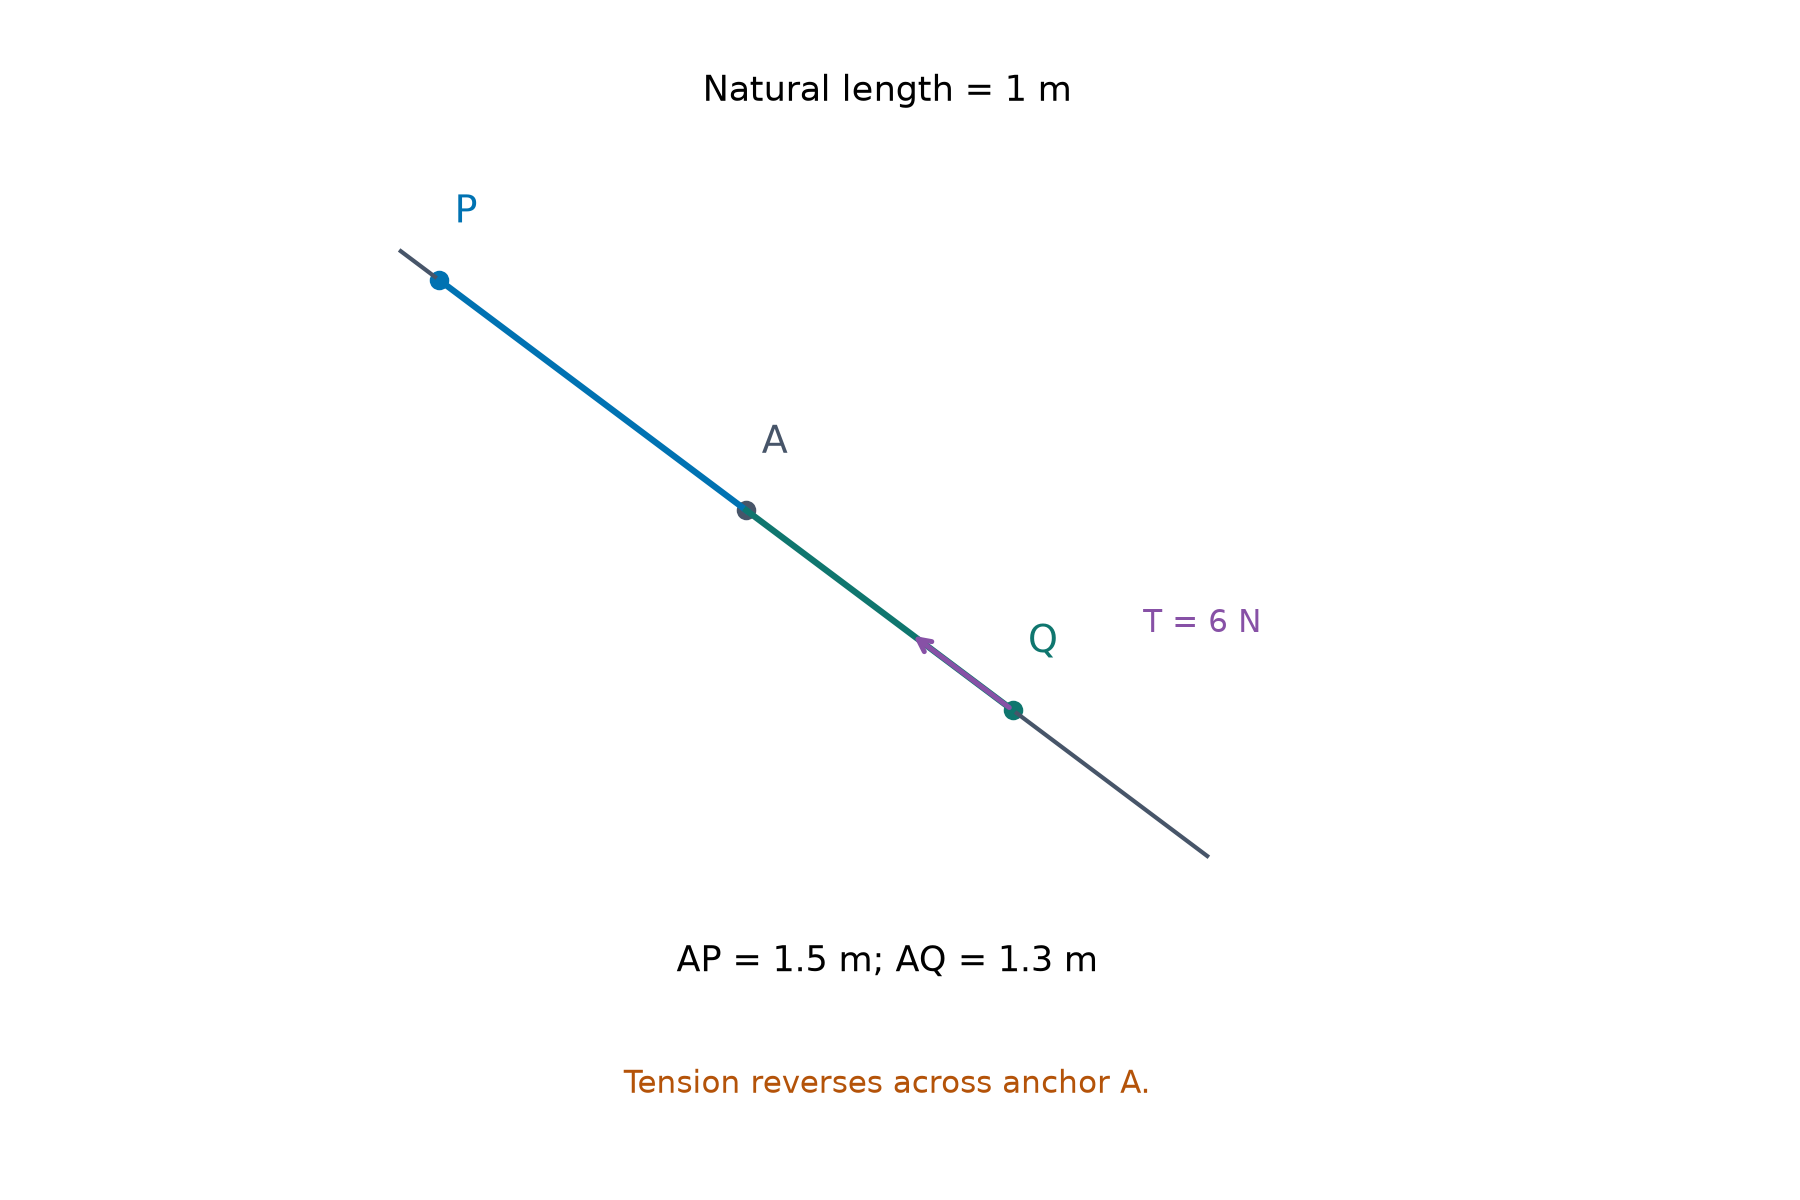
一根细绳在长度 $1.3\ \text{m}$ 处张力为 $6\ \text{N}$,在长度 $1.5\ \text{m}$ 处张力为 $10\ \text{N}$。由于 $T=k(\ell-L)$,其梯度为 $k=(10-6)/(1.5-1.3)=20\ \dfrac{\text{N}}{\text{m}}$。 则$L=\ell-T/k=1.3-6/20=1\ \text{m}$和$\lambda=kL=20\ \text{N}$。检查另一测量值:$20(1.5-1)=10\ \text{N}$。该直线的水平截距给出的是自然长度,而非零长度。
求悬挂平衡位置
质量为$m$的物体静止悬挂在一根竖直弦的下端。根据平衡条件需满足$T=mg$,因此其平衡伸长量为$e=mg/k=mgL/\lambda$。 位于$k=30\ \dfrac{\text{N}}{\text{m}}$上的质量$0.6\ \text{kg}$在$g=10\ \dfrac{\text{m}}{\text{s}^2}$时具有$e=0.2\ \text{m}$。若该质量正在通过该位置,加速度瞬时为零;速度不必为零。
从自然长度释放并非缓慢加载
将质量固定在自然长度处的下端并静止释放,无阻力。向下伸长$x$后,能量转化为$mgx=\tfrac12mv^2+\tfrac12kx^2$。 在最大拉伸$v=0$处,故非零根为$x=2mg/k=2e$。最大速度出现在较早的$x=e$处,此时$mg-kx=0$;$v_{\max}^2=g^2m/k$。而缓慢加载最终止于$e$,且会从系统中移除能量。
水平弹簧可越过自然长度
质量为$2\ \text{kg}$的质点位于光滑水平线上,连接一劲度系数为$k=50\ \dfrac{\text{N}}{\text{m}}$的弹簧。从伸长量$0.4\ \text{m}$处静止释放。其初始能量为$\tfrac12k(0.4)^2=4\ \text{J}$。 在自然长度处,能量全部为动能:$\tfrac12mv^2=4$,故$v=2\ \dfrac{\text{m}}{\text{s}}$。质点继续进入压缩状态,若无其他物理约束介入,首次停止于$x=-0.4\ \text{m}$处。
水平弦在自然长度处改变模型
将该弹簧替换为具有相同$k$和初始伸长量的弹性弦。它在自然长度处具有相同速度,但此后不再产生张力或储存弹性势能。 在光滑水平面上,质点随后以恒定速度运动,直至受到另一约束作用。不要预测类似弹簧的压缩与反向。在追踪质点越过锚点前,须先明确几何关系。
释放被压缩的竖直弹簧
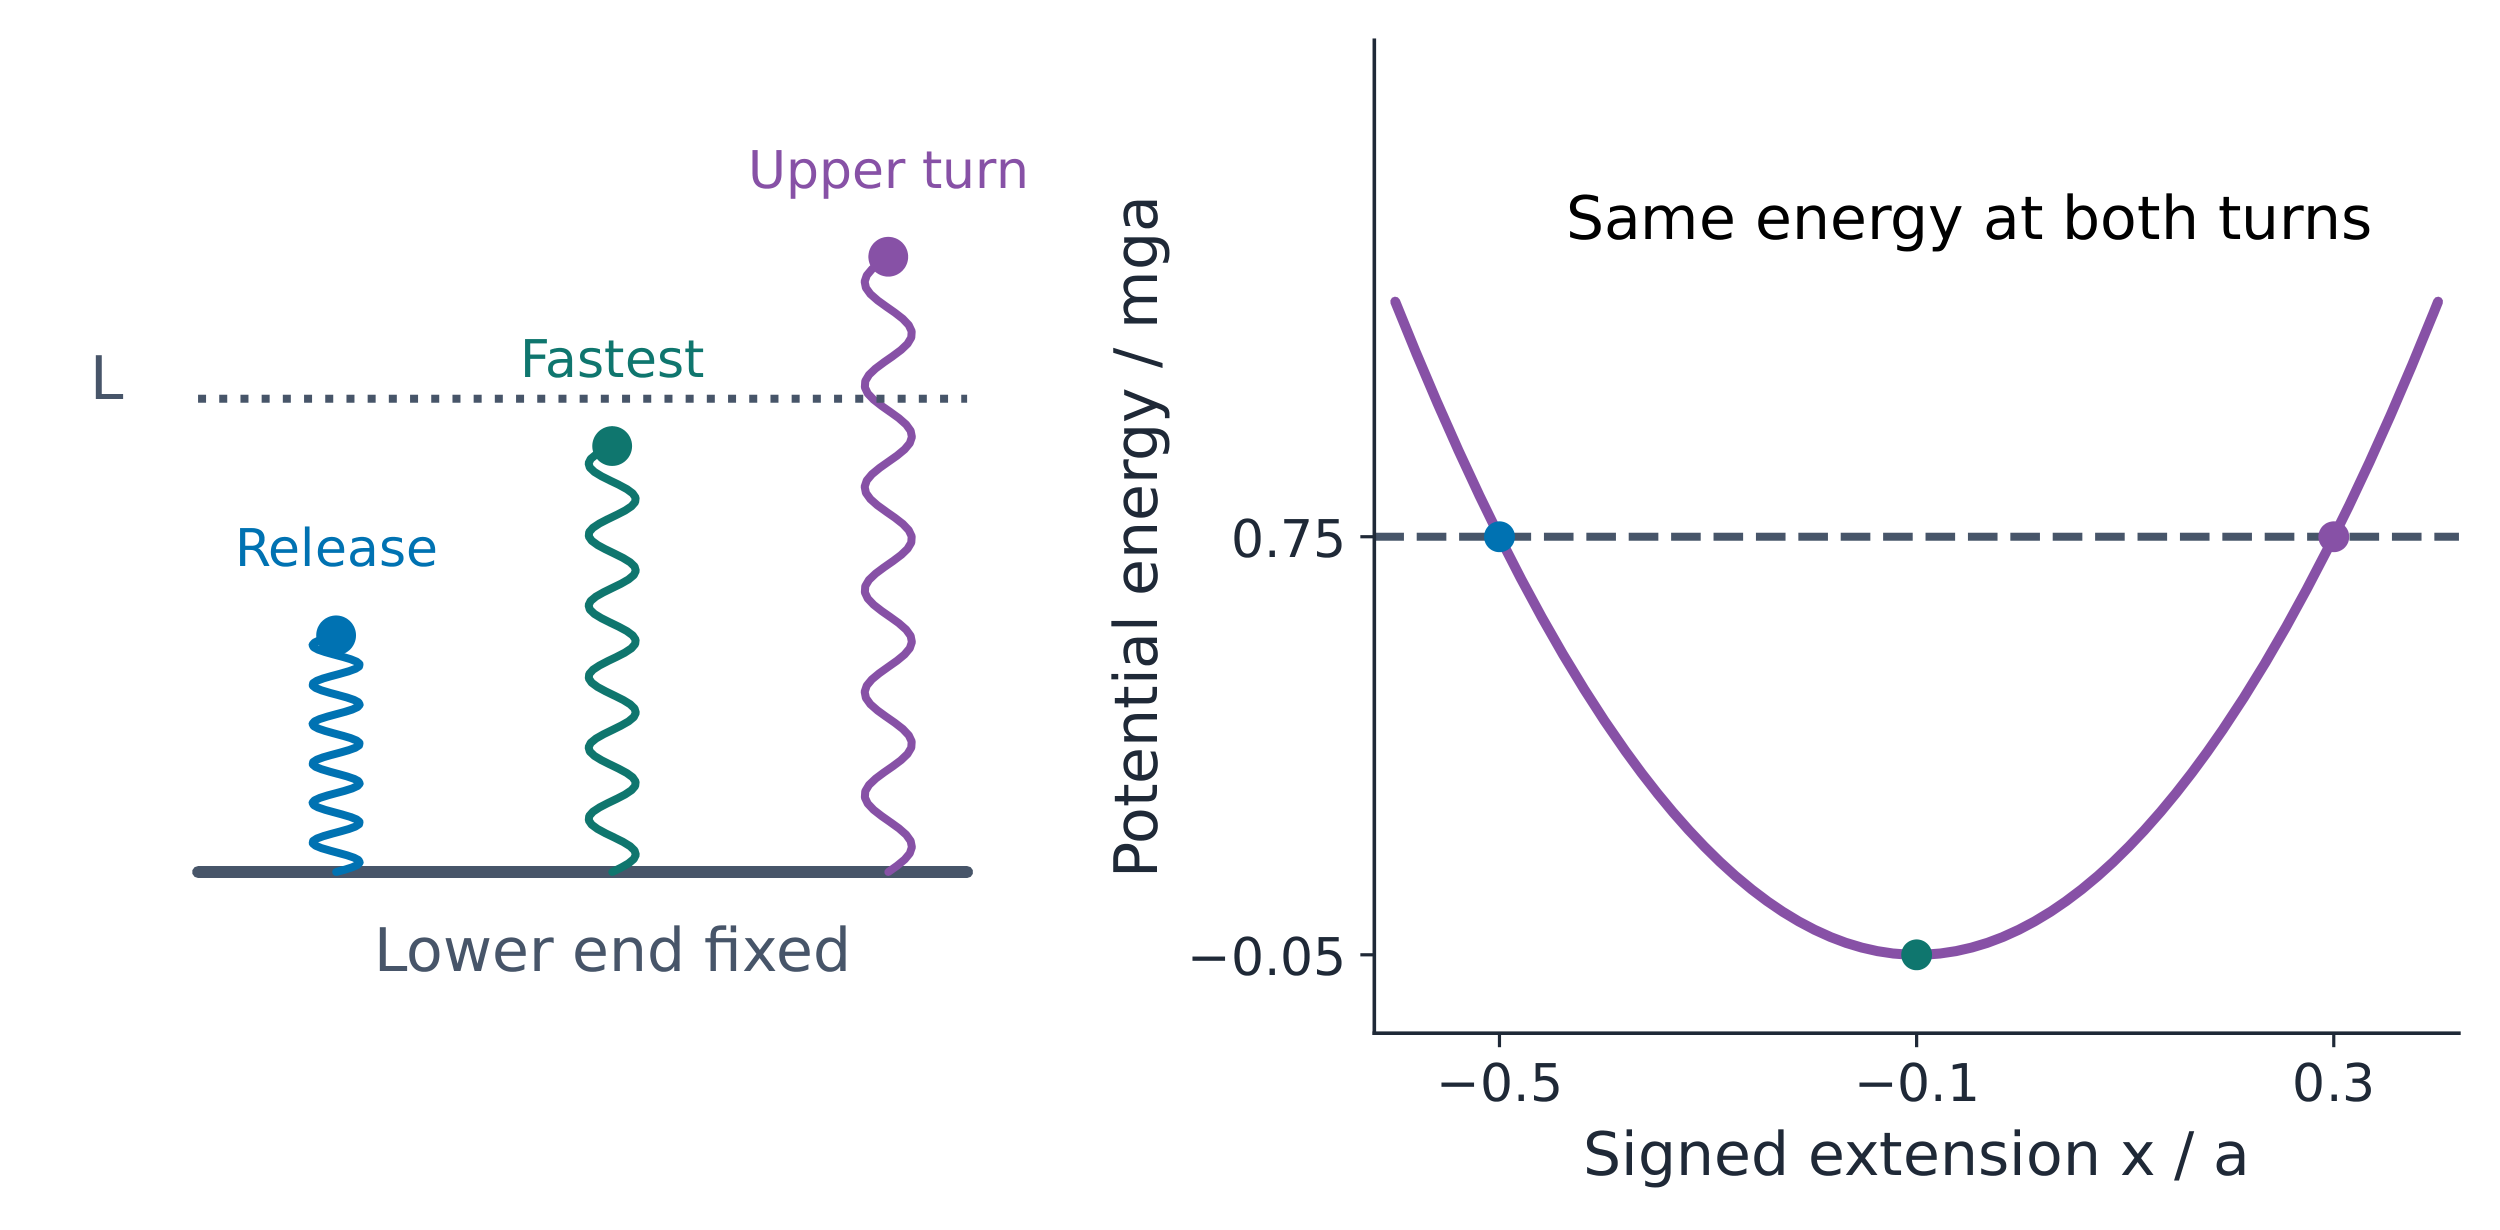
一弹簧底端固定,自然长度为$a$,劲度系数为$\lambda=10mg$。质量为$m$的物体附于其上端,从压缩量$a/2$处静止释放。设$x$为向上为正方向的伸长量。相对于自然长度,总势能为$U=5mgx^2/a+mgx$。 初始时$x=-a/2$且$U=3mga/4$。在下一个静止点,令$z=x/a$:$5z^2+z=3/4$。方程的根为$-1/2$和$3/10$。前者为初始状态;最大伸长量为$3a/10$。
最大速度不是转折点
在该弹簧示例中,$-kx-mg=0$发生在$x=-a/10$处。此处势能为$-mga/20$,故最大动能为$3mga/4+mga/20=4mga/5$。 因此$v_{\max}^2=8ag/5$。在最大伸长$3a/10$处,物体瞬时静止,但加速度为$-4g$,方向向下。转折点具有$v=0$;它不必合力为零。
在书写能量前记录两个终态
选定一个高度参考。写出初始和最终位置的动能、重力势能 $mgh$ 以及所有弹性势能。若无阻力则总量守恒;若有摩擦,需计入其负功。 使用实际长度独立计算每个伸长量。处于或低于自然长度的弦不贡献能量,而非 $\lambda(\ell-L)^2/(2L)$。若路径跨越松弛边界,各区间应使用对应的力学定律。
自由落体可能发生在拉伸之前
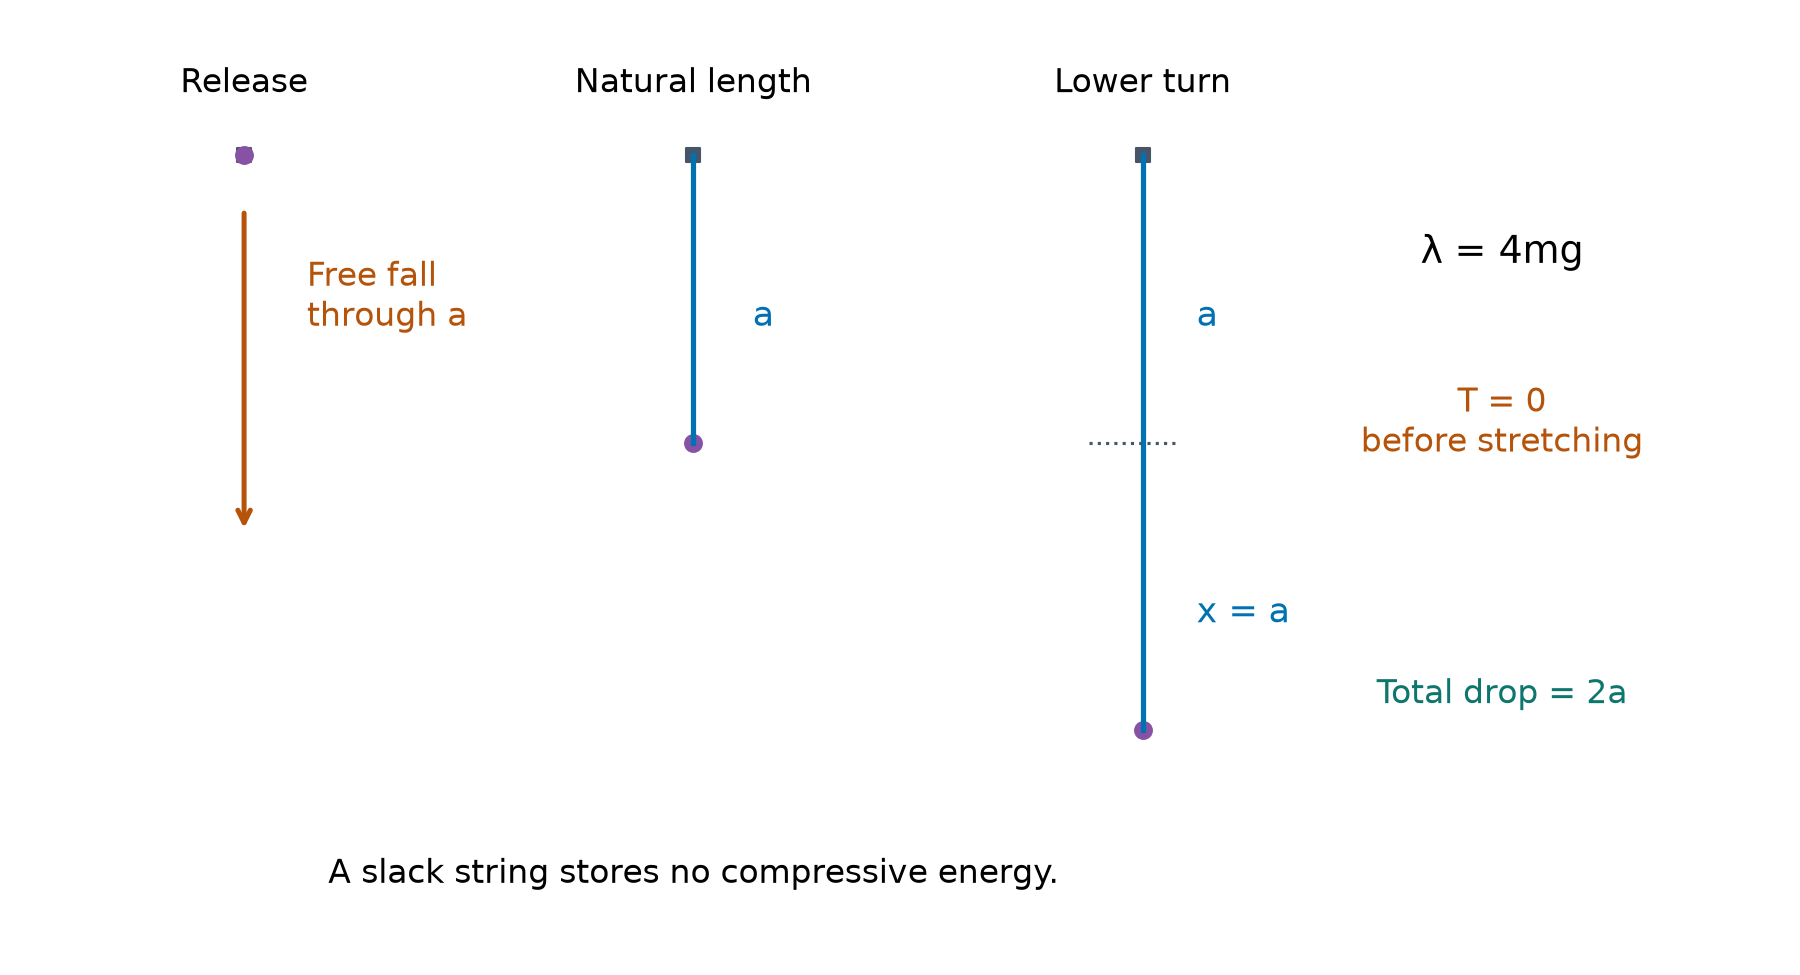
质量为 $m$ 的物体从锚点静止释放,悬挂于自然长度为 $a$、劲度系数为 $\lambda=4mg$ 的竖直弦上。它首先自由下落 $a$;随后弦开始拉伸。在后续伸长量 $x$ 处,能量关系给出 $mg(a+x)=\tfrac12mv^2+2mgx^2/a$。 在最低点令 $z=x/a$。此时 $2z^2-z-1=0$,故 $z=1$;负根位于拉伸分支之外。总下落距离为 $2a$。最大速度出现在 $x=a/4$,对应 $v_{\max}^2=9ag/4$。
移除质量会改变平衡位置
一根竖直细绳的自然长度为$a$,模量为$\lambda=4mg$。质量分别为$m$和$3m$的物体首先处于平衡悬挂状态,因此伸长量为$a$。在不施加冲量的情况下移除$3m$。剩余质量从静止开始,此时长度为$2a$。 在其张紧分支上设定 $z=x/a$,并以自然长度处为零势能面。能量表达式变为 $\tfrac12mv^2+mga(2z^2-z)=mga$。为找到满足 $v^2=ag$ 的第一个位置,求解方程 $2z^2-z=1/2$。有效根给出 $\ell=(5+\sqrt5)a/4$;另一根对应负伸长量。
被舍去的根并不描述松弛飞行阶段
在该例中,当物体到达自然长度时,速度 $v^2=2ag$ 向上。此后弦处于松弛状态;除重力外无其他作用力,直至下一事件发生。张紧弦的二次方程无法描述此阶段。 继续上升距离 $s$ 后,应用 $v^2=2ag-2gs$。具有 $v^2=ag$ 的后续位置为 $s=a/2$,因此长度为 $a/2$。旧公式导出的负伸长根给出不同数值,因为它虚构了压缩弦的能量。
沿斜面分解力
质量为 $m$ 的物体静置于倾角为 $\beta$ 的光滑斜面上,通过沿斜面的弦连接至上方的锚点。法向反力为 $mg\cos\beta$;沿斜面向下的重力分量为 $mg\sin\beta$。 平衡条件要求 $kx=mg\sin\beta$。结合 $m=1\ \text{kg}$、$g=10\ \dfrac{\text{m}}{\text{s}^2}$、$\sin\beta=3/5$ 和 $k=20\ \dfrac{\text{N}}{\text{m}}$,可得 $x=0.3\ \text{m}$。若存在摩擦力,必须包含其实际方向。
追踪穿过锚点的弦
使用该光滑平面及自然长度为 $1\ \text{m}$ 的粒子。从锚点上方 $1.5\ \text{m}$ 处静止释放。初始时弦沿斜面向下拉动物体;随后弦绕过锚点变松,并在锚点下方再次张紧。最大速度出现在锚点下方伸长量为 $0.3\ \text{m}$ 处,此时张力与沿斜面向下的重力分量 $6\ \text{N}$ 平衡。 到达该点的总路程为 $1.5+1+0.3=2.8\ \text{m}$。功能原理给出 $\tfrac12mv^2=\tfrac12k(0.5)^2+mg\sin\beta(2.8)-\tfrac12k(0.3)^2=18.4\ \text{J}$。由此得 $v_{\max}^2=36.8\ \dfrac{\text{m}^2}{\text{s}^2}$。在此之前,沿斜面向下的合力始终为正。
摩擦导致机械能损耗
在同一斜面上设 $\mu=1/4$,并将粒子从锚点下方的自然长度处释放。对于首次沿斜面向下的运动,法向反力为 $8\ \text{N}$,摩擦力为 $2\ \text{N}$ 沿斜面向上。在弹性力介入前的净驱动力为 $6-2=4\ \text{N}$。 功-能原理给出$\tfrac12mv^2=4x-10x^2$。第一次最大伸长为$0.4\ \text{m}$,最大速度出现在$x=0.2\ \text{m}$处,对应$v_{\max}^2=0.8\ \dfrac{\text{m}^2}{\text{s}^2}$。请重新检查返回行程中摩擦力的方向;该方程描述的是第一次下降过程。
两根反向的弦需要两个伸长量
在光滑水平线上将固定点$6\ \text{m}$分开。两根弦的自然长度均为$2\ \text{m}$;左侧弦的劲度系数为$\lambda=20\ \text{N}$,右侧弦为$40\ \text{N}$。从左端坐标$q$处起,仅当$2<q<4$时两根弦才同时处于拉紧状态。 平衡$10(q-2)=20(4-q)$以求得平衡位置$q=10/3\ \text{m}$。总弹性势能为$U=5(q-2)^2+10(4-q)^2$。质量为$2\ \text{kg}$的质点从$q=3\ \text{m}$处释放,其动能为$U=15\ \text{J}$;在平衡位置$U=40/3\ \text{J}$处,对应$v_{\max}^2=5/3\ \dfrac{\text{m}^2}{\text{s}^2}$。另一个转折点为$q=11/3\ \text{m}$,仍处于同一分支内。
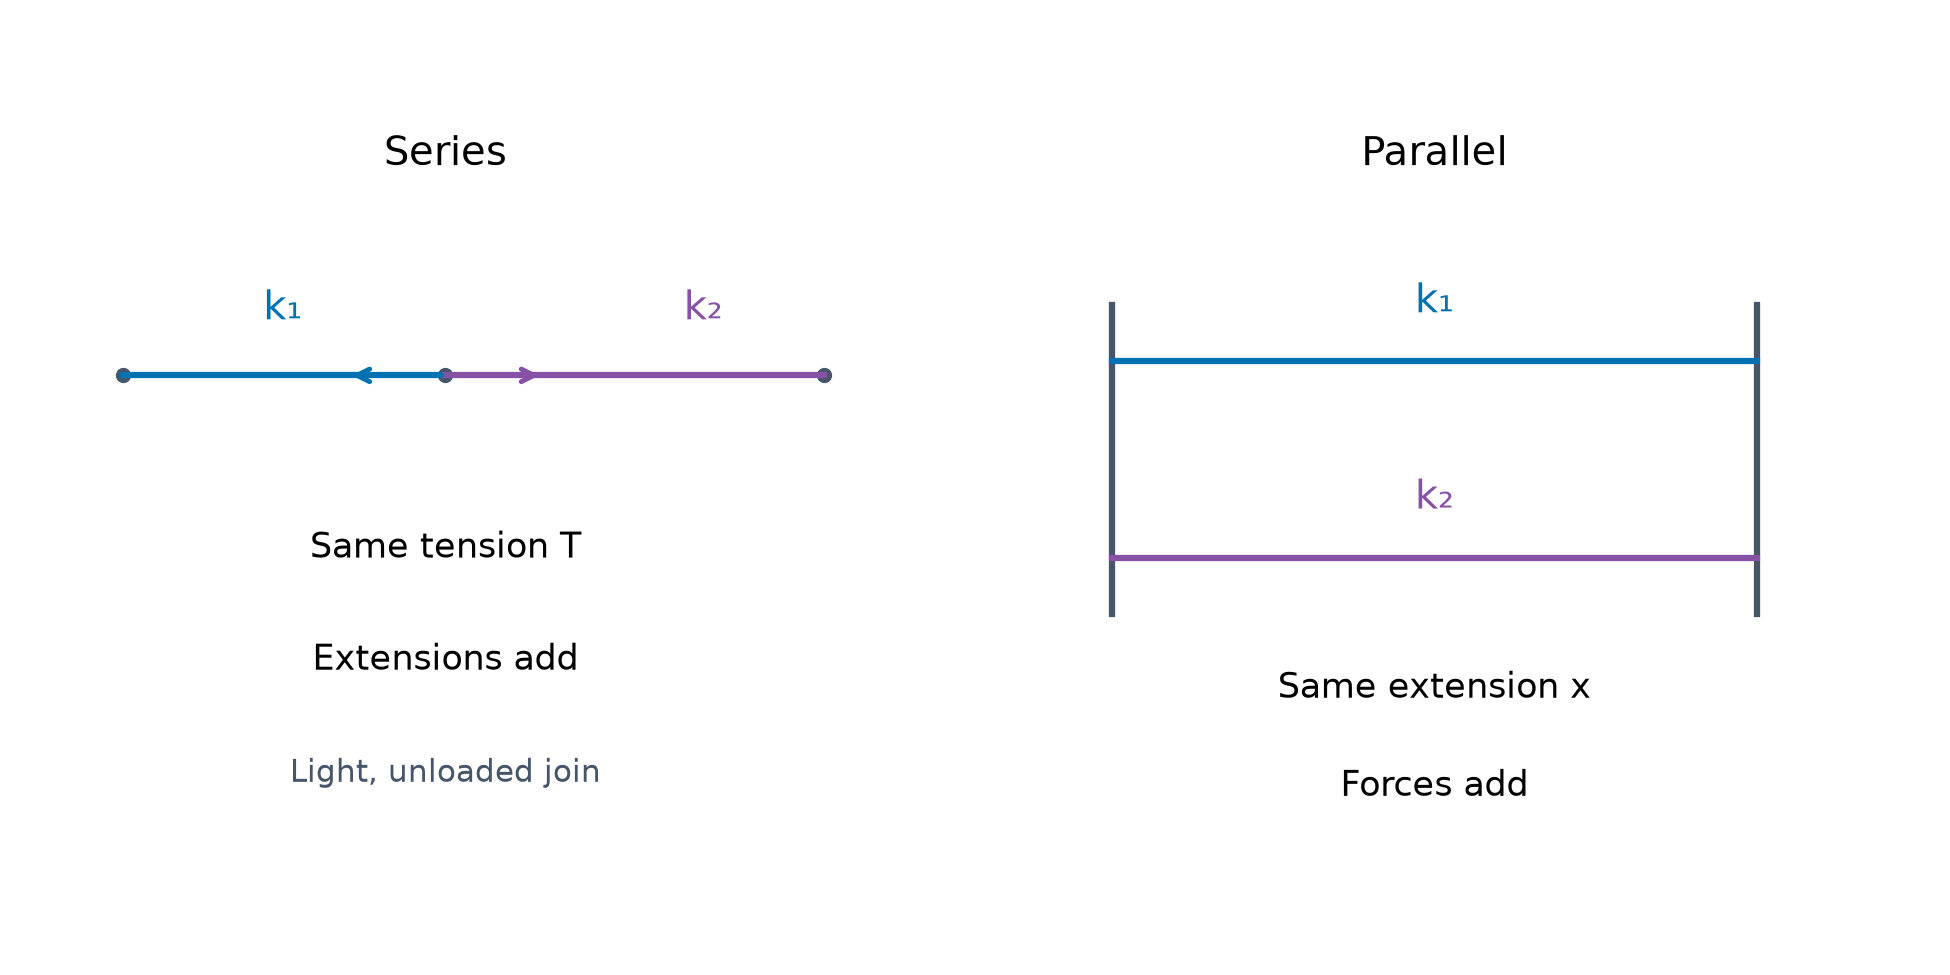
串联的弦承受相同的张力
对于串联 串联的两根轻绳,若连接点无负载,则张力相等且伸长量相加。对每根弦使用$x_i=T/k_i$。等效劲度系数满足$1/k_{\rm eq}=1/k_1+1/k_2$。 自然长度$1,2\ \text{m}$和模数$20,30\ \text{N}$分别给出$k_1=20$和$k_2=15\ \dfrac{\text{N}}{\text{m}}$。在$6\ \text{N}$张力作用下,它们的伸长量分别为$0.3,0.4\ \text{m}$。总伸长量为$0.7\ \text{m}$;弹性势能为$\tfrac12T(x_1+x_2)=2.1\ \text{J}$。
并联的弹簧具有相同的伸长量
两根并联 并联的弹簧连接在同一移动支撑与固定支撑之间,若其自然长度和几何形状匹配,则伸长量相同。它们的弹力相加:$T=(k_1+k_2)x$,因此$k_{\rm eq}=k_1+k_2$。 对于在 $x=0.2\ \text{m}$ 处的 $k_1=20$ 和 $k_2=30\ \dfrac{\text{N}}{\text{m}}$,受力分别为 $4$ 和 $6\ \text{N}$;合力为 $10\ \text{N}$,总能量为 $1\ \text{J}$。相等的伸长量并不要求相等的张力。
下方的弦向下拉扯
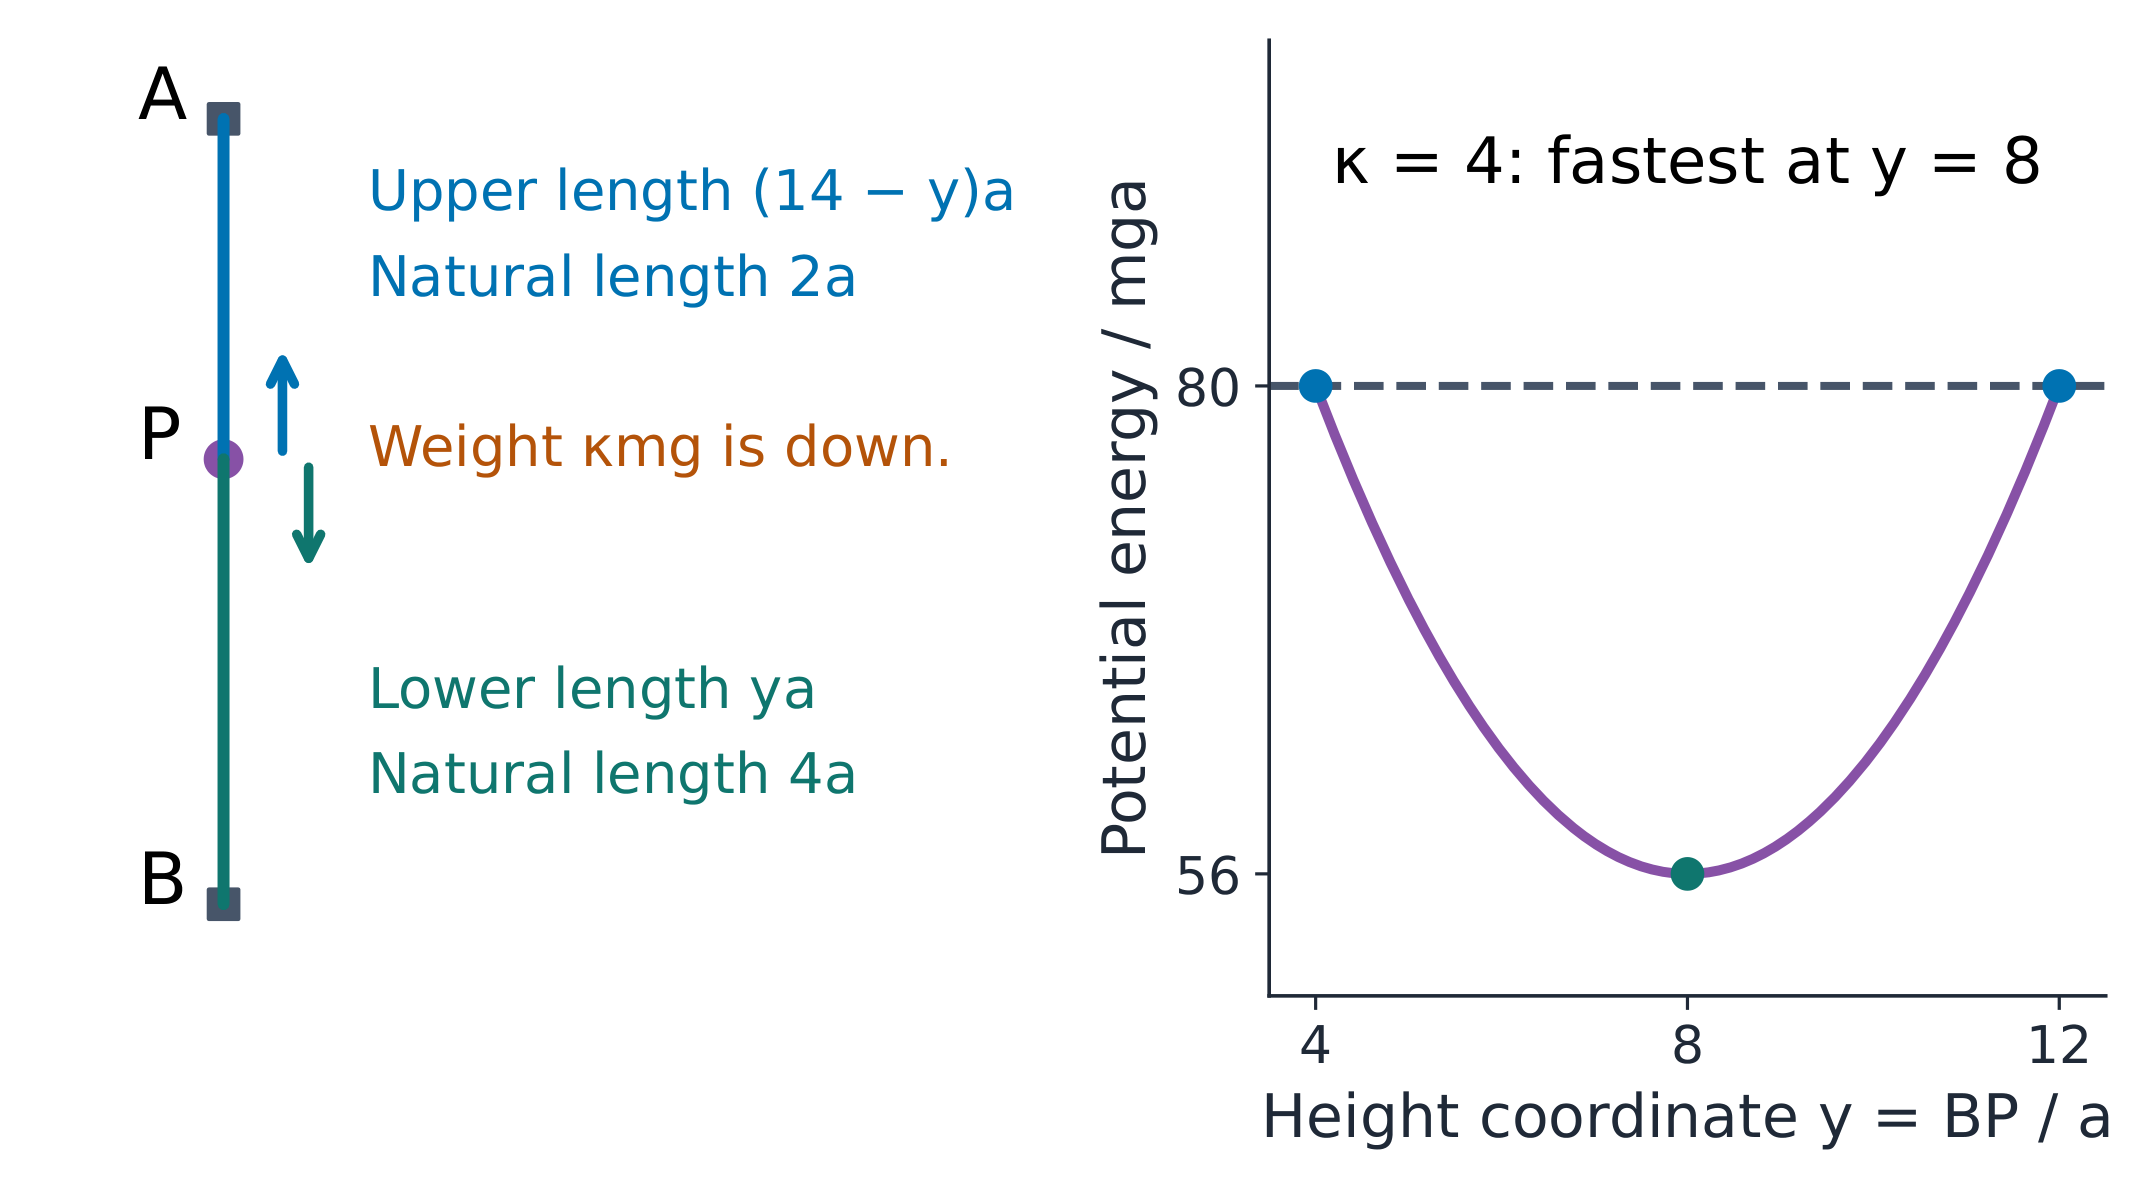
两个垂直固定点$A$位于$B$上方,相距$14a$。一个质量为$\kappa m$的质点通过一根自然长度为$2a$的绳子连接到$A$,并通过另一根自然长度为$4a$的绳子连接到$B$。两者的劲度系数均为$4mg$。设$BP=ya$;则上下两部分的伸长量分别为$(12-y)a$和$(y-4)a$。 两者均在$4<y<12$范围内拉紧。它们的张力分别为向上的$2mg(12-y)$和向下的$mg(y-4)$。平衡条件给出$2(12-y)-(y-4)-\kappa=0$,因此$y=(28-\kappa)/3$。切勿将两个同方向的张力相加。
两个静止位置可确定质量
将质点从$y=12$处由静止释放,假设其第一个最低转折点为$y=4$。取$B$处重力势能为零。总势能除以$mga$等于$V=(12-y)^2+\tfrac12(y-4)^2+\kappa y$。 端点给出$32+12\kappa=64+4\kappa$,从而得出$\kappa=4$。在两点之间,两个伸长量均非负。结合$\kappa=4$和$V-80=\tfrac32(y-4)(y-12)\leq0$可知,中间动能是可行的。
利用两根弦求最大速度
已知$\kappa=4$,该例中的平衡位置为$y=8$。释放时的总能量为$80mga$;在$y=8$处的势能为$(16+8+32)mga=56mga$。 因此$\tfrac12(4m)v_{\max}^2=24mga$,得出$v_{\max}^2=12ag$。在动能计算中使用实际运动的质量$4m$;模量中的符号$m$仅是参考质量。
弹性圆锥摆发生伸长
质量为 $0.6\ \text{kg}$ 的物体以一根原长为 $1.5\ \text{m}$、劲度系数为 $30\ \text{N}$ 的细绳匀速旋转。设其与竖直方向夹角为 $\cos\theta=4/5$,$\sin\theta=3/5$,并取 $g=10\ \dfrac{\text{m}}{\text{s}^2}$。竖直方向平衡给出 $T\cos\theta=mg$,因此 $T=7.5\ \text{N}$。 胡克定律给出 $x=TL/\lambda=0.375\ \text{m}$,故实际长度为 $\ell=1.875\ \text{m}$,轨道半径为 $r=\ell\sin\theta=1.125\ \text{m}$。径向方程 $T\sin\theta=mr\omega^2$ 给出 $\omega^2=20/3\ \dfrac{\text{rad}^2}{\text{s}^2}$。几何计算中需使用拉伸后的长度。
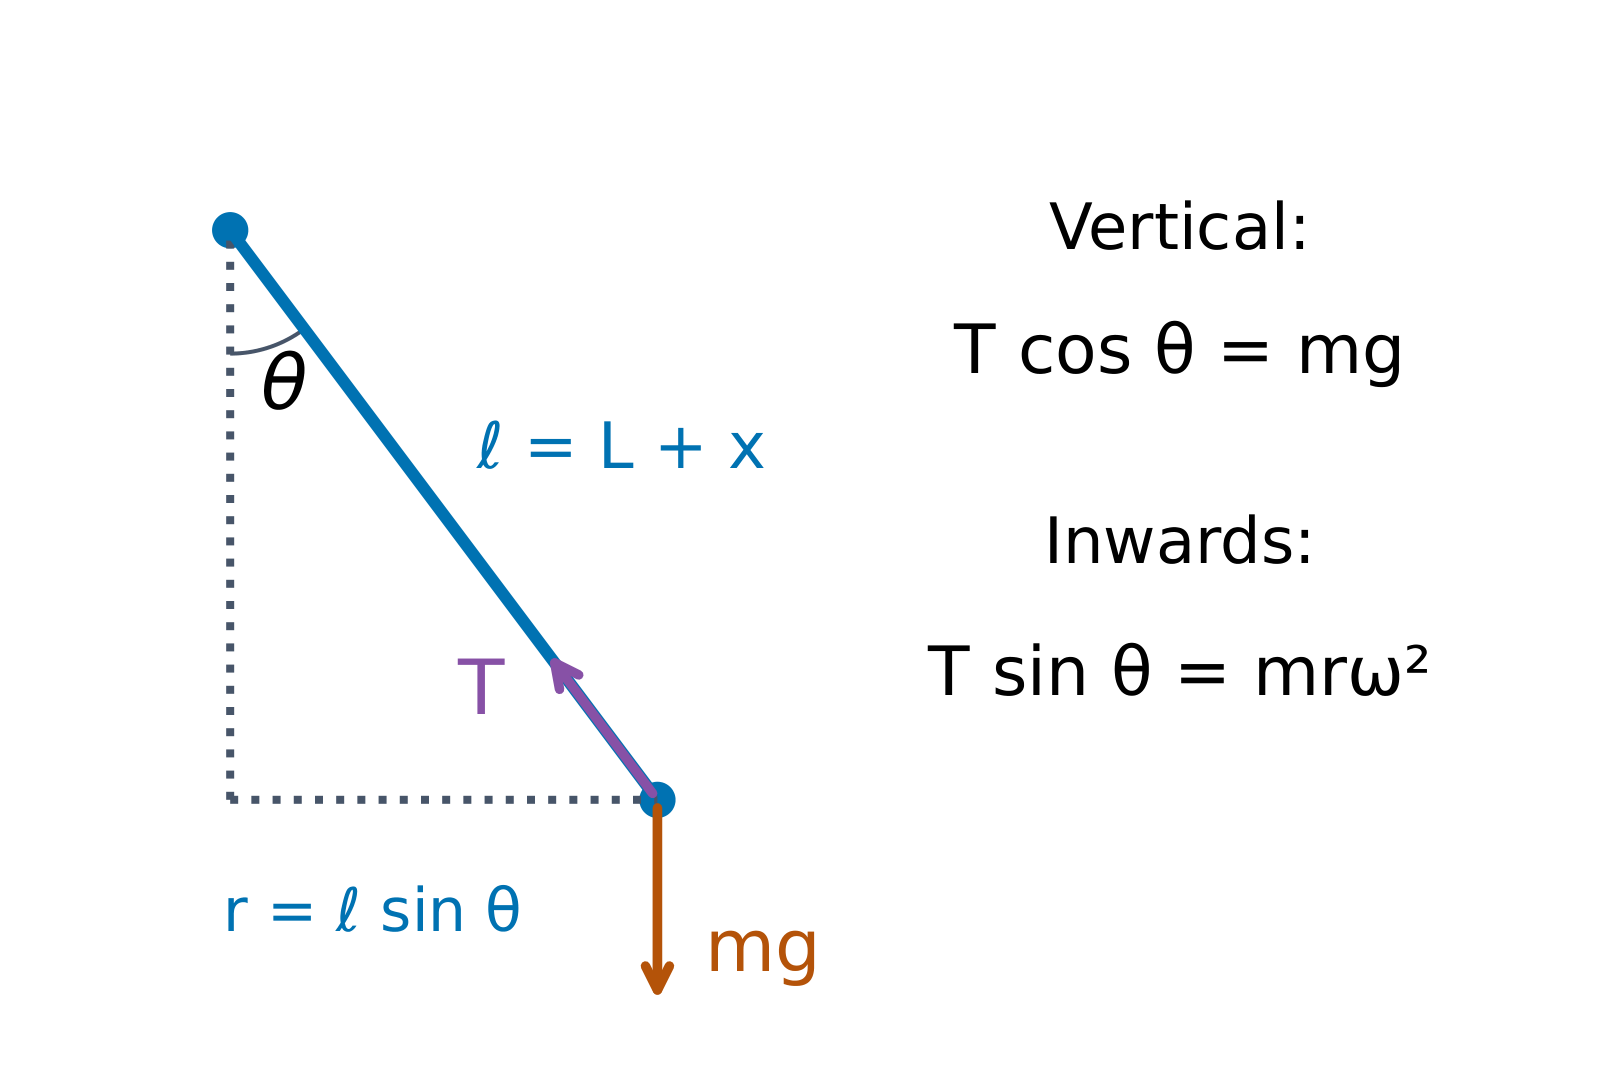
正长度不一定对应可行轨道
对于非零弹性圆锥摆,$T=m\ell\omega^2$ 且 $T=\lambda(\ell-L)/L$。因此 $\ell=\lambda L/(\lambda-mL\omega^2)$。其分母必须为正。竖直平衡还需满足 $\ell\cos\theta=g/\omega^2$,其中 $0<\cos\theta<1$。 取 $L=1\ \text{m}$、$\lambda=20\ \text{N}$、$m=1\ \text{kg}$ 和 $g=10\ \dfrac{\text{m}}{\text{s}^2}$。若 $\omega^2=5$,则 $\ell=4/3\ \text{m}$,但所需竖直高度为 $2\ \text{m}$:不可能。若 $\omega^2=10$,则 $\ell=2\ \text{m}$ 且 $r=\sqrt3\ \text{m}$:可能。在 $\omega^2=20$ 处,无有限长度可满足方程。
选择物理上有效的事件
标出初始状态、原长边界、平衡位置及候选转折点。说明各区间内的活跃模型:张紧的绳子产生拉力,松弛的绳子无力作用,弹簧可能发生压缩。 求根后,检查长度、非负绳张力、非负动能及事件顺序。最大速度要求光滑分支内切向合力为零,或与边界比较;瞬时静止要求 $v=0$。
连接力、能量与几何
首先求出每个元件的 $x=\ell-L$。胡克定律给出力;$\lambda x^2/(2L)$ 在其有效分支上给出能量。合成力前须先分解方向,并在整个能量计算中保持同一高度参考系。 利用原始数据练习单元件及连接系统。圆周运动中,伸长量决定实际长度,进而确定轨道几何。将最终答案与其所属分支及单位进行核对。
探索
胡克定律
F = k·x
力与伸长成正比——梯度是劲度 k。
词汇
训练
| English | 中文 | 拼音 |
|---|---|---|
| compress/kəmˈpres/ | 压缩 | yā suō |
3.5
变力作用下的直线运动

教学大纲
| 考生应能: | 注释与示例 |
|---|---|
| 求解可建模为质点在变力作用下直线运动的问题,通过建立并求解适当的微分方程。 | 包括在适当情况下使用 $v \frac{\mathrm{d}v}{\mathrm{d}x}$ 表示加速度。所要求的微积分内容仅限于剑桥国际A-level数学(9709)纯数学3中的范围。仅包含变量可分离的微分方程。 |
来源:Cambridge International 教学大纲
快速物体减速方式不同的原因
自行车通常运动越快感受到的空气阻力越大。其 阻力 阻力可能取决于 速率 速率。另一种力可能取决于 位置 位置或时间;这些属于不同模型。 变力 变力可产生变化的加速度。从牛顿定律出发,建立运动 微分方程 微分方程;恒定加速度公式未必适用。
首先选定正方向
设位移 $x$ 向右为正,写出 速度 速度 $v=dx/dt$。它可以为负值。速率为 $|v|$,因此负速度并不意味着负速率。 叠加质点所受带符号的力:$m\,dv/dt=\sum F$。向右运动时,阻力为负。反向之后,常规阻力也随之反向;指向固定点的指定力遵循其自身的方向规则。
利用链式法则换元
若将速度表示为沿运动某一分支的位置函数,则 链式法则 链式法则给出
$$a=\frac{dv}{dt}=\frac{dv}{dx}\frac{dx}{dt}=v\frac{dv}{dx}.$$
这在无需先求时间即可确定$v$位置时非常有用。在转折点$v(x)$处,可能存在垂直切线;切勿仅因$v=0$就假设$a=0$成立。此时应使用原始受力定律。
为所需答案选择变量
对于随时间变化的力,$m\,dv/dt=F(t)$ 通常可直接给出 $v(t)$。对于随位置变化的力,$mv\,dv/dx=F(x)$ 通常可直接给出 $v(x)$。 如果力依赖于速度,两种形式都可能有用:针对时间问题使用 $dv/dt$,针对距离问题使用 $v\,dv/dx$。这是对同一个牛顿定律方程的变量选择,而非不同的物理定律。
利用每一个给定的条件
可分离微分方程 can be rearranged so each side contains one variable and its differential. Separate the variables, integrate, include a constant, then use an initial condition to determine it. 在指定位置处的条件通常称为 边界条件。此处仅使用 可分离 方程和纯数学 3 微积分。检查任何被约去的值:除以可能为零的因子可能会丢失常数解。
随时间变化的力可以改变速度方向
一个质量为 $2\ \text{kg}$ 的粒子受到向右的合力 $6t\ \text{N}$。在 $t=0$、$v=-1\ \dfrac{\text{m}}{\text{s}}$ 和 $x=0$ 时,牛顿定律给出 $2\,dv/dt=6t$,因此 $v=\tfrac32t^2+C$;初速度给出 $C=-1$。 现在对 $dx/dt=-1+\tfrac32t^2$ 进行积分。初始位置给出 $x=-t+\tfrac12t^3$。共有两次积分和两个初始条件。尽管加速度向右,但粒子最初向左运动,持续时间为 $t>0$。
位移与路程在转向处不同
在该示例中,$v=0$ 首次出现在 $t_* =\sqrt{2/3}\ \text{s}$。其位置为 $x_*=-2t_*/3\ \text{m}$。在 $t=2\ \text{s}$ 处,位移为 $x=2\ \text{m}$。 总路程等于向左的距离 $-x_*$ 加上向右的距离 $2-x_*$。因此路程为 $2+4\sqrt{2/3}/3\ \text{m}$,大于位移。对带符号的速度积分得到位移;在每个速度反转点分段计算以得到路程。
随位置变化的力将功与速率联系起来
给定 $F=mv\,dv/dx$,分离变量得 $mv\,dv=F(x)\,dx$。在两个已知状态之间积分可得
$$\frac12m(v^2-u^2)=\int_{x_0}^{x}F(s)\,ds.$$
力-位置图线下方的带符号面积是 功。它等于合力引起的动能变化。该关系确定了速率的平方;需根据运动方向选择速度的正负号。

处理多项式形式的力
一个质量为 $8\ \text{kg}$ 的粒子从 $x=0$ 处以 $v=1\ \dfrac{\text{m}}{\text{s}}$ 开始运动。在其向外运动过程中,力为 $(x^3+4x)\ \text{N}$。牛顿定律给出 $8v\,dv/dx=x^3+4x$。 分离并积分:$4v^2=x^4/4+2x^2+C$。初始时 $C=4$,因此 $v^2=x^4/16+x^2/2+1=(x^2/4+1)^2$。向外的速度为 $v=x^2/4+1$;负平方根描述的是相反方向的情况。
第二次分离可以得到时间下的位置
对于该外支,$dx/dt=1+x^2/4$。分离为$dt=4\,dx/(x^2+4)$并积分:$t=2\tan^{-1}(x/2)+C$。初始位置给出$C=0$。 因此在支$0\leq t<\pi$上$x=2\tan(t/2)$。数学模型预测当$t\to\pi$从下方趋近时位置无界。不要跨越该边界使用周期正切公式,也不假设实际系统能无限期承受该力模型。

拐点根限制位置公式
一个$1\ \text{kg}$粒子在$x=0$处以速度$2\ \dfrac{\text{m}}{\text{s}}$开始运动,受力$-x\ \text{N}$作用。牛顿定律给出$v\,dv/dx=-x$,从而由初始状态得出$v^2=4-x^2$。 它首先在$x=2\ \text{m}$处停止,此时加速度为$-2\ \dfrac{\text{m}}{\text{s}^2}$,因此折返。在该转折点前使用$v=+\sqrt{4-x^2}$,之后立即使用$v=-\sqrt{4-x^2}$。区域$|x|>2\ \text{m}$需要负的平方速度,在此能量下不可达。

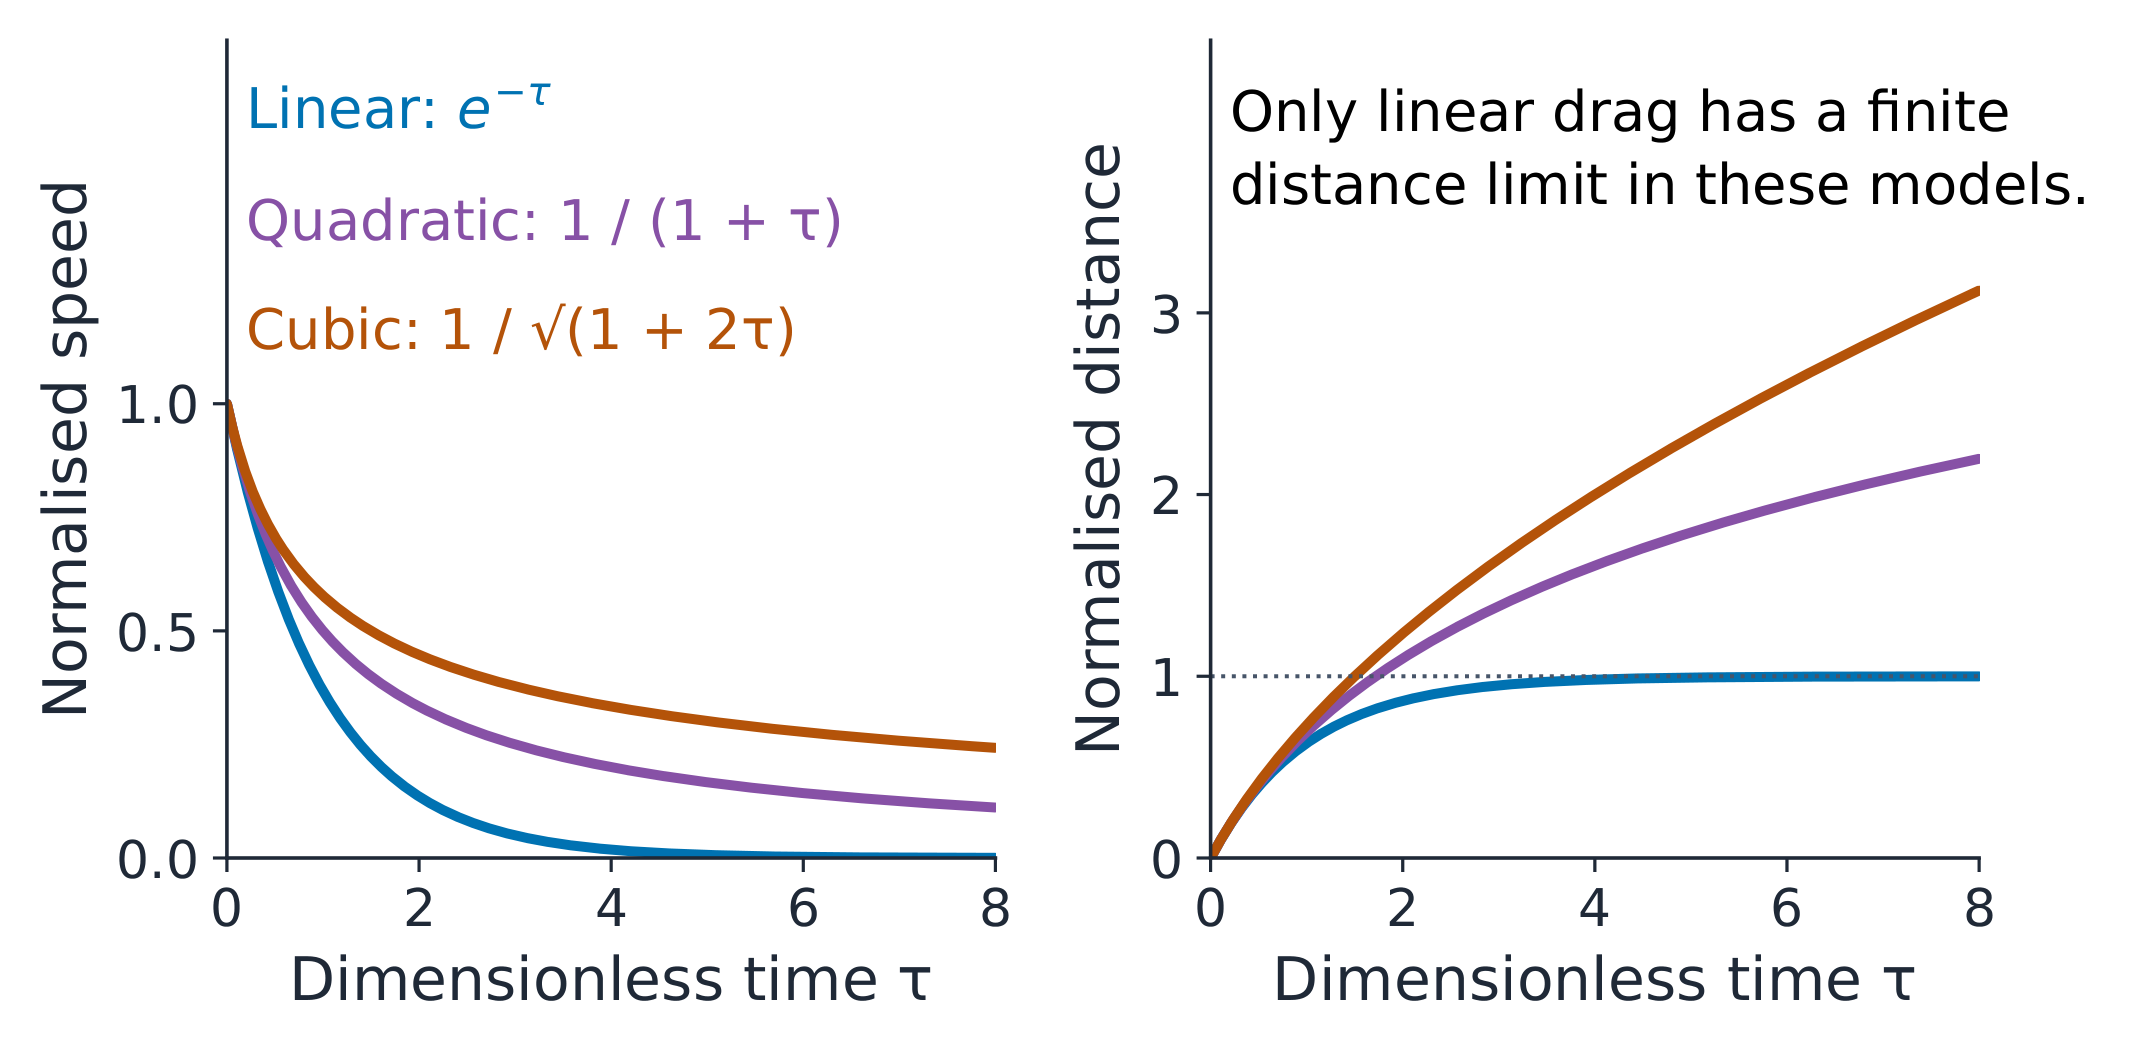
线性阻力产生指数速度
一个$2\ \text{kg}$粒子以初速$3\ \dfrac{\text{m}}{\text{s}}$水平运动,受到大小为$4v\ \text{N}$的阻力阻碍,同时$v>0$。牛顿定律给出$2\,dv/dt=-4v$,因此$dv/v=-2\,dt$。 积分得$\ln v=-2t+C$。初始值给出$v=3e^{-2t}$。它对每个有限$t\geq0$保持正值,并随时间增长趋于零。指数函数并非仅仅因为计算器将其舍入为零而变为零。
极限距离不是有限的停止点
对$v=3e^{-2t}$进行积分并代入$x(0)=0$得到$x=\tfrac32(1-e^{-2t})$。因此粒子向极限位移$1.5\ \text{m}$移动。 在此理想模型下,它在有限时间内永远不会到达该极限。等价地,在运动支上有$v=3-2x$,但将该关系中的$v=0$代入后得到的是一个极限值,而非有限到达时间。在描述停止之前,请检查时间定律。
二次阻力具有不同的距离极限
假设水平运动满足$dv/dt=-v^2/2$且$v(0)=4$。分离变量得$-1/v=-t/2+C$,因此$v=4/(1+2t)$适用于$t\geq0$。 代入$x(0)=0$,积分得$x=2\ln(1+2t)$。速度趋于零,但位移没有有限上限。速度递减本身并不意味着总距离是有限的。
三次阻力给出另一种幂律
假设$dv/dt=-3v^3$且$v(0)=2$。分离变量得$v^{-3}\,dv=-3\,dt$。积分和初始值给出$1/v^2=6t+1/4$。 选择正支:$v=2/\sqrt{1+24t}$。代入$x(0)=0$,积分得$x=(\sqrt{1+24t}-1)/6$。此模型与二次模型均永远减速但覆盖无界距离;它们的减速率不同。
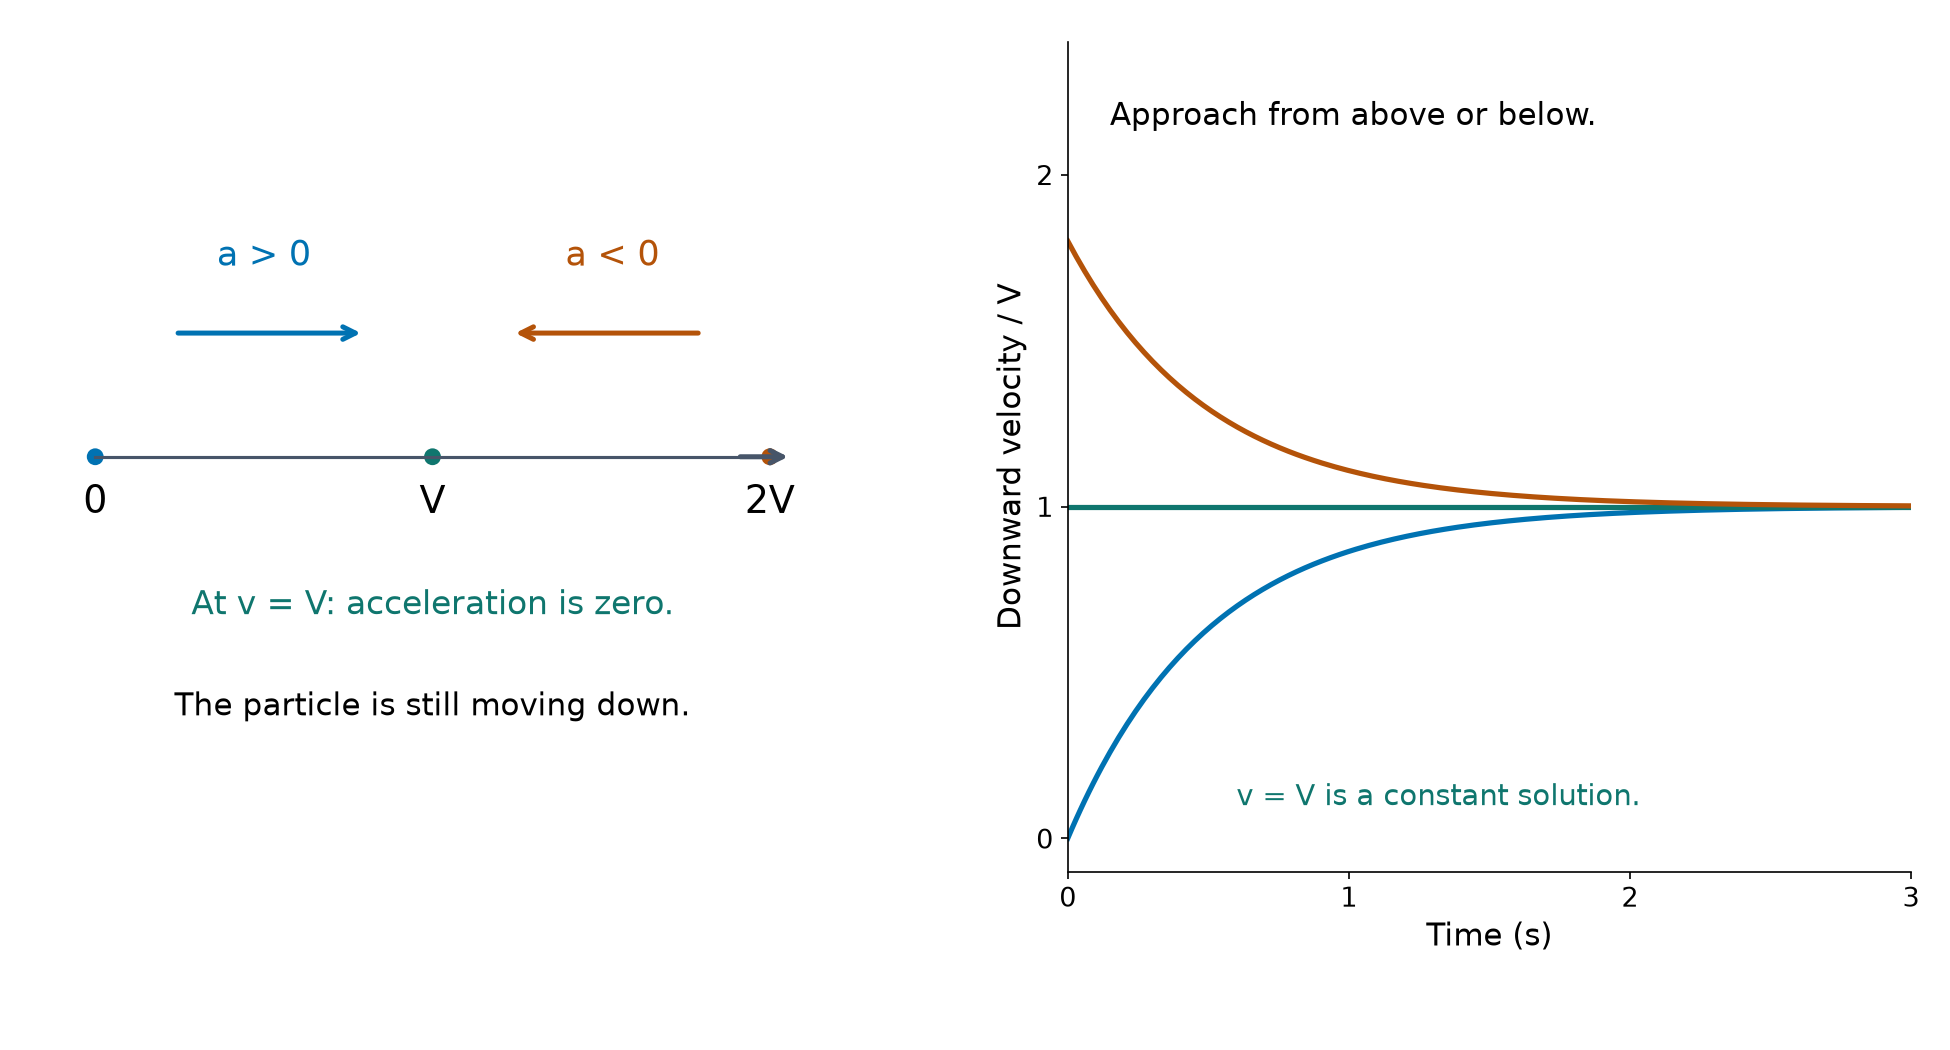
下落伴随线性阻力趋向平衡
取向下为正方向。质量为$m$的物体在重力和线性阻力$kv$作用下遵循$m\,dv/dt=mg-kv$。其终端速度是$V=mg/k$,此时合力为零。 对于$m=2\ \text{kg}$、$k=4\ \dfrac{\text{N}\,\text{s}}{\text{m}}$和$g=10\ \dfrac{\text{m}}{\text{s}^2}$,$V=5\ \dfrac{\text{m}}{\text{s}}$。从静止释放,分离后得到$v=5(1-e^{-2t})$和下落距离$y=5t-\tfrac52(1-e^{-2t})$。
在除法之前检查常数解
在$dv/dt=(k/m)(V-v)$中,除以$V-v$会排除$v=V$。将其代入原方程检验:若该值为初速度,则它是一个有效的匀速解。 初始向下速度低于$V$时趋向于$V$;高于$V$时则下降趋近于它。在终端速度下,质点加速度为零。它并非处于静止状态,且模型不一定能在有限时间内达到该极限。
分离带二次阻力的下落方程
取向下速度$v\geq0$和单位质量阻力$gv^2/V^2$。则$dv/dt=g(1-v^2/V^2)$。从静止开始,$0\leq v<V$,因此分离得到$dv/(V^2-v^2)=(g/V^2)\,dt$。
$$\frac{1}{V^2-v^2}=\frac{1}{2V}\left(\frac{1}{V+v}+\frac{1}{V-v}\right).$$
部分分式 给出$\ln[(V+v)/(V-v)]=2gt/V$(使用$v(0)=0$之后)。重新排列得$v=V(e^{2gt/V}-1)/(e^{2gt/V}+1)$。该公式从下方趋近$V$;请保持对数参数及初始分支的一致性。
可通过距离而非速度求下落速度
对于同样的从静止开始的二次阻力下落,选择$v\,dv/dy=g(1-v^2/V^2)$配合向下距离$y$。分离及初始状态给出
$$v^2=V^2\bigl(1-e^{-2gy/V^2}\bigr).$$
结合$g=10\ \dfrac{\text{m}}{\text{s}^2}$与$V=10\ \dfrac{\text{m}}{\text{s}}$,此即$v^2=100(1-e^{-y/5})$。重力势能的减少并未全部转化为动能:阻力做了负功。
向上运动将重力和阻力合并
以速度 $u$ 竖直向上发射粒子。取上升阶段向上为正方向,则 $v>0$。重力和阻力均向下作用。对于单位质量的二次阻力 $kv^2$,方程为 $dv/dt=-g-kv^2$。 定义$V^2=g/k$以简化代数运算。此处$V$是后续下落阶段的终端速度,而非可能的稳定向上速度。在上升过程中使用$g-kv^2$会导致阻力方向错误反转。
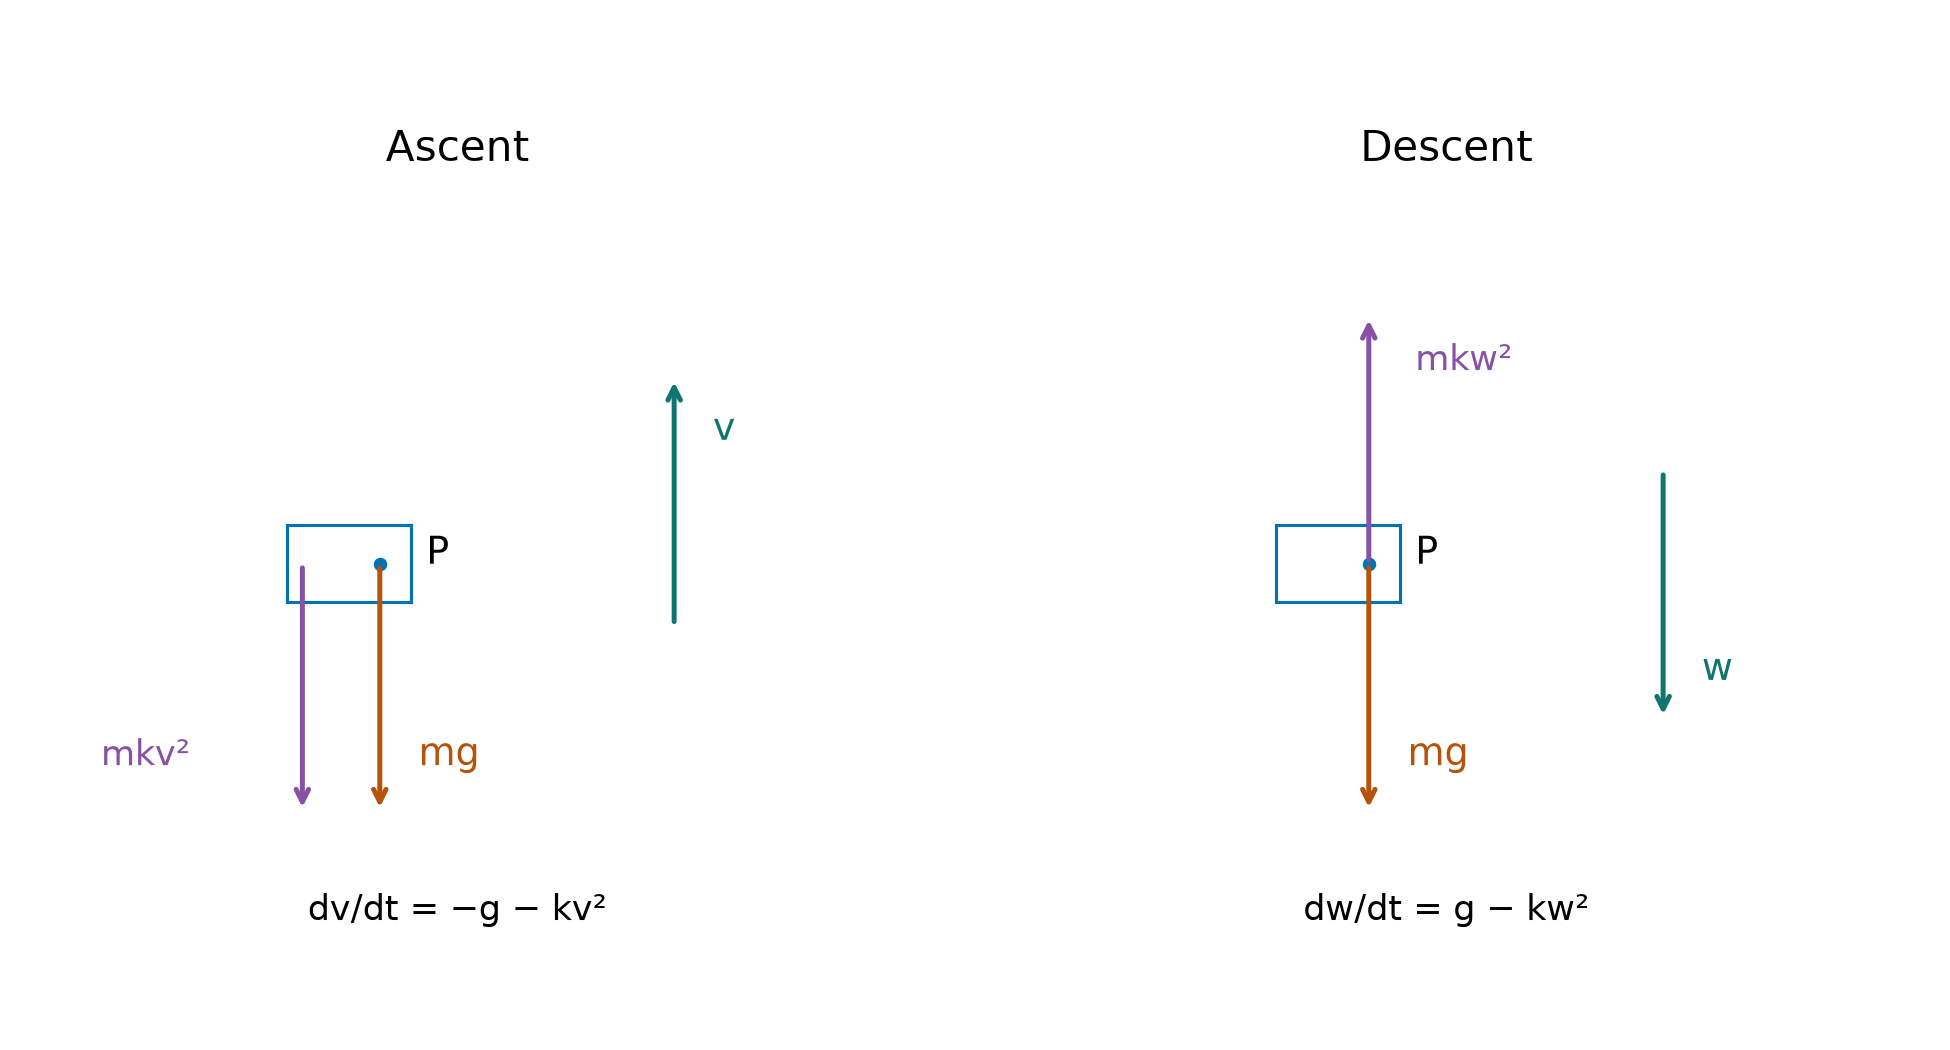
通过位置方程求最大高度
上升阶段使用 $v\,dv/dx=-g-kv^2$。分离变量并利用初始状态进行积分:
$$\int_u^v\frac{w}{g+kw^2}\,dw=-\int_0^x ds.$$
$$\ln\left(\frac{g+kv^2}{g+ku^2}\right)=-2kx.$$
重新排列得上升阶段直至第一次零点的$v^2=(u^2+V^2)e^{-2kx}-V^2$。 对于 $g=10$、$k=1/10$ 和 $u=10$(单位统一为SI制),$V=10$ 和 $v^2=200e^{-x/5}-100$。最大高度为 $H=5\ln2\ \text{m}$。该值小于无阻力时的高度 $u^2/(2g)=5\ \text{m}$。
通过反正切求上升时间
分离$dv/dt=-k(V^2+v^2)$。积分得$\tan^{-1}(v/V)=\tan^{-1}(u/V)-gt/V$。在此微积分计算中,反正切请使用弧度制。 在示例$u=V=10$和$g=10$中,$v=10\tan(\pi/4-t)$。第一个零点给出上升时间$t=\pi/4\ \text{s}$。到达顶点后停止使用该上升方程;下降过程中阻力方向反转。
连接下降段与顶点状态
在最高点,速度连续且等于零。从顶部重新开始向下坐标 $y$,向下速度为 $w\geq0$。新方程变为 $dw/dt=g-kw^2$,因为阻力现在方向向上。 下落距离的结果给出 $w^2=V^2(1-e^{-2ky})$。上升和下降阶段各自遵循一致的符号约定;应记录新的初始状态,而不是将负的上升速度带入未改变的力方程中。
比较返回速度与发射速度
在示例 $u=V=10$、$k=1/10$ 和 $H=5\ln2$ 中,质点在下落距离 $H$ 后返回发射高度。其向下的平方速度为 $w^2=100(1-e^{-H/5})=50$。 返回速度为 $5\sqrt2\ \dfrac{\text{m}}{\text{s}}$,小于发射速度 $10\ \dfrac{\text{m}}{\text{s}}$。重力在两个端点处的势能相同,但阻力在上升和下降两个过程中都耗散了机械能。

指向某点的力并不总是阻力
假设当质点位于 $O$ 右侧时加速度为 $-(v^2+9)/3$。该加速度被规定指向 $O$,即使质点反向并向左运动也是如此。此时质点向左加速而非阻碍该运动。 结合 $x(0)=0$ 和 $v(0)=3$,分离变量得 $\tan^{-1}(v/3)=\pi/4-t$,故 $v=3\tan(\pi/4-t)$。粒子首先在 $t=\pi/4$ 处停止。此后出现的负速度正确描述了返回 $O$ 的过程。
对返回分支及其定义域进行积分
积分该速度并利用 $x(0)=0$ 可得 $x=3\ln[\cos(t-\pi/4)]+\tfrac32\ln2$,直至再次回到 $O$。在转折点处,最大位移为 $\tfrac32\ln2$。 $x$ 的下一个零点为 $t=\pi/2$,由第一次返回分支得出,而非后续的周期性切线值。在 $O$ 处方向规则发生变化;针对 $x>0$ 推导出的公式在该事件之后并不自动有效。

根据速度关系推断力
若一个 $2\ \text{kg}$ 质点在向外分支上的速度为 $v=1+x^2$,则 $a=v\,dv/dx=(1+x^2)(2x)$。其合力为 $F=ma=4x(1+x^2)$,单位符合统一的国际单位制(SI)。 为推断未知参数,需将测量状态代入积分模型并求解常数。若有其他状态可用,则进一步验证。力的系数具有特定单位,使整个表达式表示力,而不一定是牛顿。
在原方程中检验提议的解
对提议的 $v(t)$ 或 $v(x)$ 求导,代入牛顿定律,并检查初值。对于 $v=4/(1+2t)$,求导结果为 $dv/dt=-8/(1+2t)^2=-v^2/2$,符合要求。 除代数运算外,还需检查符号、单位和定义域。正值的阻力大小必须与速度方向相反;平方速度表达式必须保持非负;对数函数需要有效的真数;新分支需具备独立的物理假设。
判定哪个事件终止当前模型
标记任何转折点、力方向边界穿越、阻力定律改变或允许运动的终点。判断零速状态是发生在有限时间内还是仅作为极限出现。 终端解可能在除以零因子时消失,平方根可能隐藏返回分支。通过检查原方程和事件顺序来恢复这些可能性。
将力定律与运动状态关联
选定一个正方向,列出所有真实作用力,然后选择 $a=dv/dt$ 或 $a=v\,dv/dx$ 以匹配变量。在每一步中分别进行分离、积分并应用初始条件。 区分力、加速度、速度和速率。将每个答案与原方程、其分支及其极限进行核对;物理事件发生后,在继续之前需重新审视模型。
探索
变力做的功
W = ∫ F dx
当力改变时,做的功是力–距离图下面的面积。
词汇
训练
| English | 中文 | 拼音 |
|---|---|---|
| position/pəˈzɪʃn/ | 位置 | wèi zhì |
| speed/spiːd/ | 速率 | sù lǜ |
| gravity/ˈɡrævɪti/ | 重力 | zhòng lì |
| particle/ˈpɑːtɪkl/ | 质点 | zhì diǎn |
| air resistance/eə rɪˈzɪstəns/ | 空气阻力 | kōng qì zǔ lì |
| drag/dræɡ/ | 阻力 | zǔ lì |
| velocity/vəˈlɒsɪti/ | 速度 | sù dù |
| displacement/dɪˈspleɪsmənt/ | 位移 | wèi yí |
| angle of projection/ˈæŋɡl ɒv prəˈdʒekʃn/ | 抛射角 | pāo shè jiǎo |
| velocity component/vəˈlɒsɪti kəmˈpəʊnənt/ | 速度分量 | sù dù fēn liàng |
| constant acceleration/ˈkɒnstənt əkˌseləˈreɪʃn/ | 匀加速 | yún jiā sù |
| greatest height/ˈɡreɪtɪst haɪt/ | 最大高度 | zuì dà gāo dù |
| range/reɪndʒ/ | 射程 | shè chéng |
| time of flight/taɪm ɒv flaɪt/ | 飞行时间 | fēi xíng shí jiān |
| trajectory/trəˈdʒektəri/ | 轨迹 | guǐ jì |
| Cartesian equation/kɑːˈtiːzɪən ɪˈkweɪʒn/ | 直角坐标方程 | zhí jiǎo zuò biāo fāng chéng |
| parabola/pəˈræbələ/ | 抛物线 | pāo wù xiàn |
| separate/ˈsepəreɪt/ | 分离 | fēn lí |
| resultant force/rɪˈzʌltənt fɔːs/ | 合力 | hé lì |
| variable force/ˈveərɪəbl fɔːs/ | 变力 | biàn lì |
| differential equation/ˌdɪfəˈrenʃl ɪˈkweɪʒn/ | 微分方程 | wēi fēn fāng chéng |
| chain rule/tʃeɪn ruːl/ | 链式法则 | liàn shì fǎ zé |
| separable differential equation/ˈsepərəbl ˌdɪfəˈrenʃl ɪˈkweɪʒn/ | 可分离微分方程 | kě fēn lí wēi fēn fāng chéng |
| separable/ˈsepərəbl/ | 可分离 | kě fēn lí |
| integrate/ˈɪntɪɡreɪt/ | 积分 | jī fēn |
| initial condition/ɪˈnɪʃl kənˈdɪʃn/ | 初始条件 | chū shǐ tiáo jiàn |
| boundary condition/ˈbaʊndəri kənˈdɪʃn/ | 边界条件 | biān jiè tiáo jiàn |
| terminal velocity/ˈtɜːmɪnl vəˈlɒsɪti/ | 终端速度 | zhōng duān sù dù |
| partial fractions/ˈpɑːʃl ˈfrækʃnz/ | 部分分式 | bù fèn fēn shì |
3.6
动量

教学大纲
| 考生应能够: | 注释与示例 |
|---|---|
| 回忆牛顿实验定律以及恢复系数的定义,性质 $0 \leqslant e \leqslant 1$,以及术语“完全弹性碰撞”($e = 1$)和“非弹性碰撞”($e = 0$)的含义 | |
| 运用线性动量守恒定律和/或牛顿实验定律求解可建模为两个光滑小球的直接碰撞或斜向碰撞,或光滑小球与固定表面发生直接碰撞或斜向碰撞的问题。 |
来源:Cambridge International 教学大纲
碰撞需要明确系统和方向
碰撞 碰撞使两个低摩擦小车接触。它们的速度发生变化,但如果接触期间的外力冲量可忽略不计,则它们的总 动量 动量保持不变。 球撞击固定墙壁的情况不同:墙壁对球施加了冲量。在写出守恒方程前,必须先定义系统。
确定哪种动量守恒
线动量 线动量是一个矢量:$\mathbf p=m\mathbf v$。线动量守恒定律 动量守恒通常简称为 动量守恒。它适用于合外力冲量为零的系统,或适用于该方向上外力冲量分量为零的情况。 对于光滑水平面上的两个光滑球体,它们之间的相互作用冲量相互抵消。对于单个球体撞击固定墙壁的情况,法向动量发生改变;墙壁不属于该单球系统。
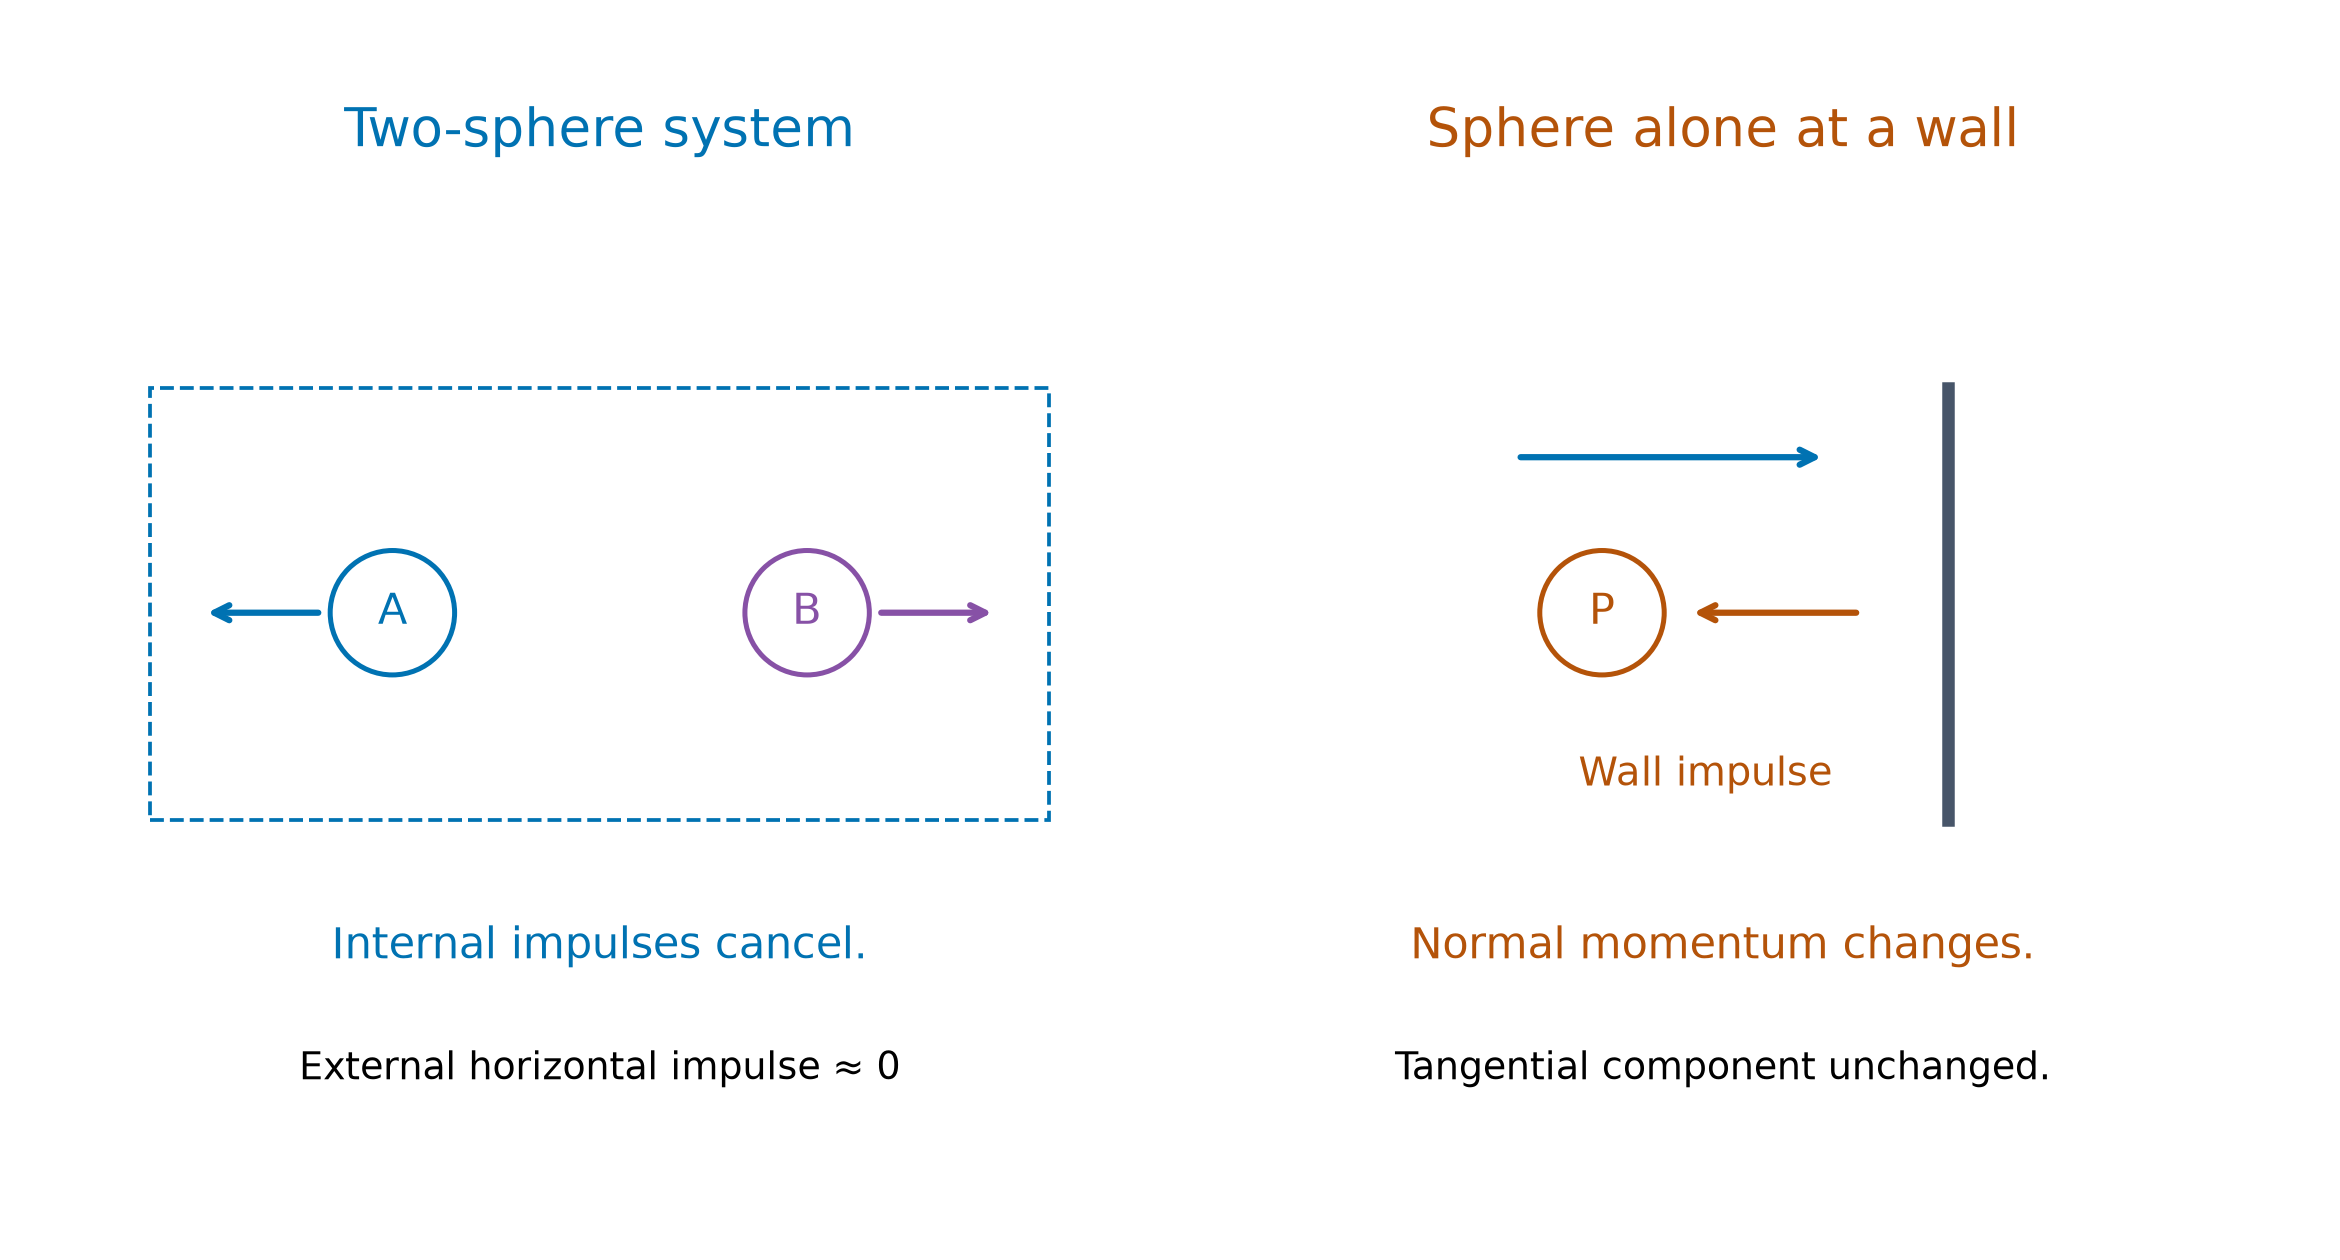
画出碰撞线
对于两个光滑球体,碰撞线 碰撞线是它们在接触时的 球心连线 球心连线。碰撞冲量沿此线作用。 将该方向称为法向,记为 $n$,垂直方向称为切向,记为 $t$。正碰撞 正碰撞的运动沿 $n$ 方向;斜碰撞 斜碰撞还包含切向运动。
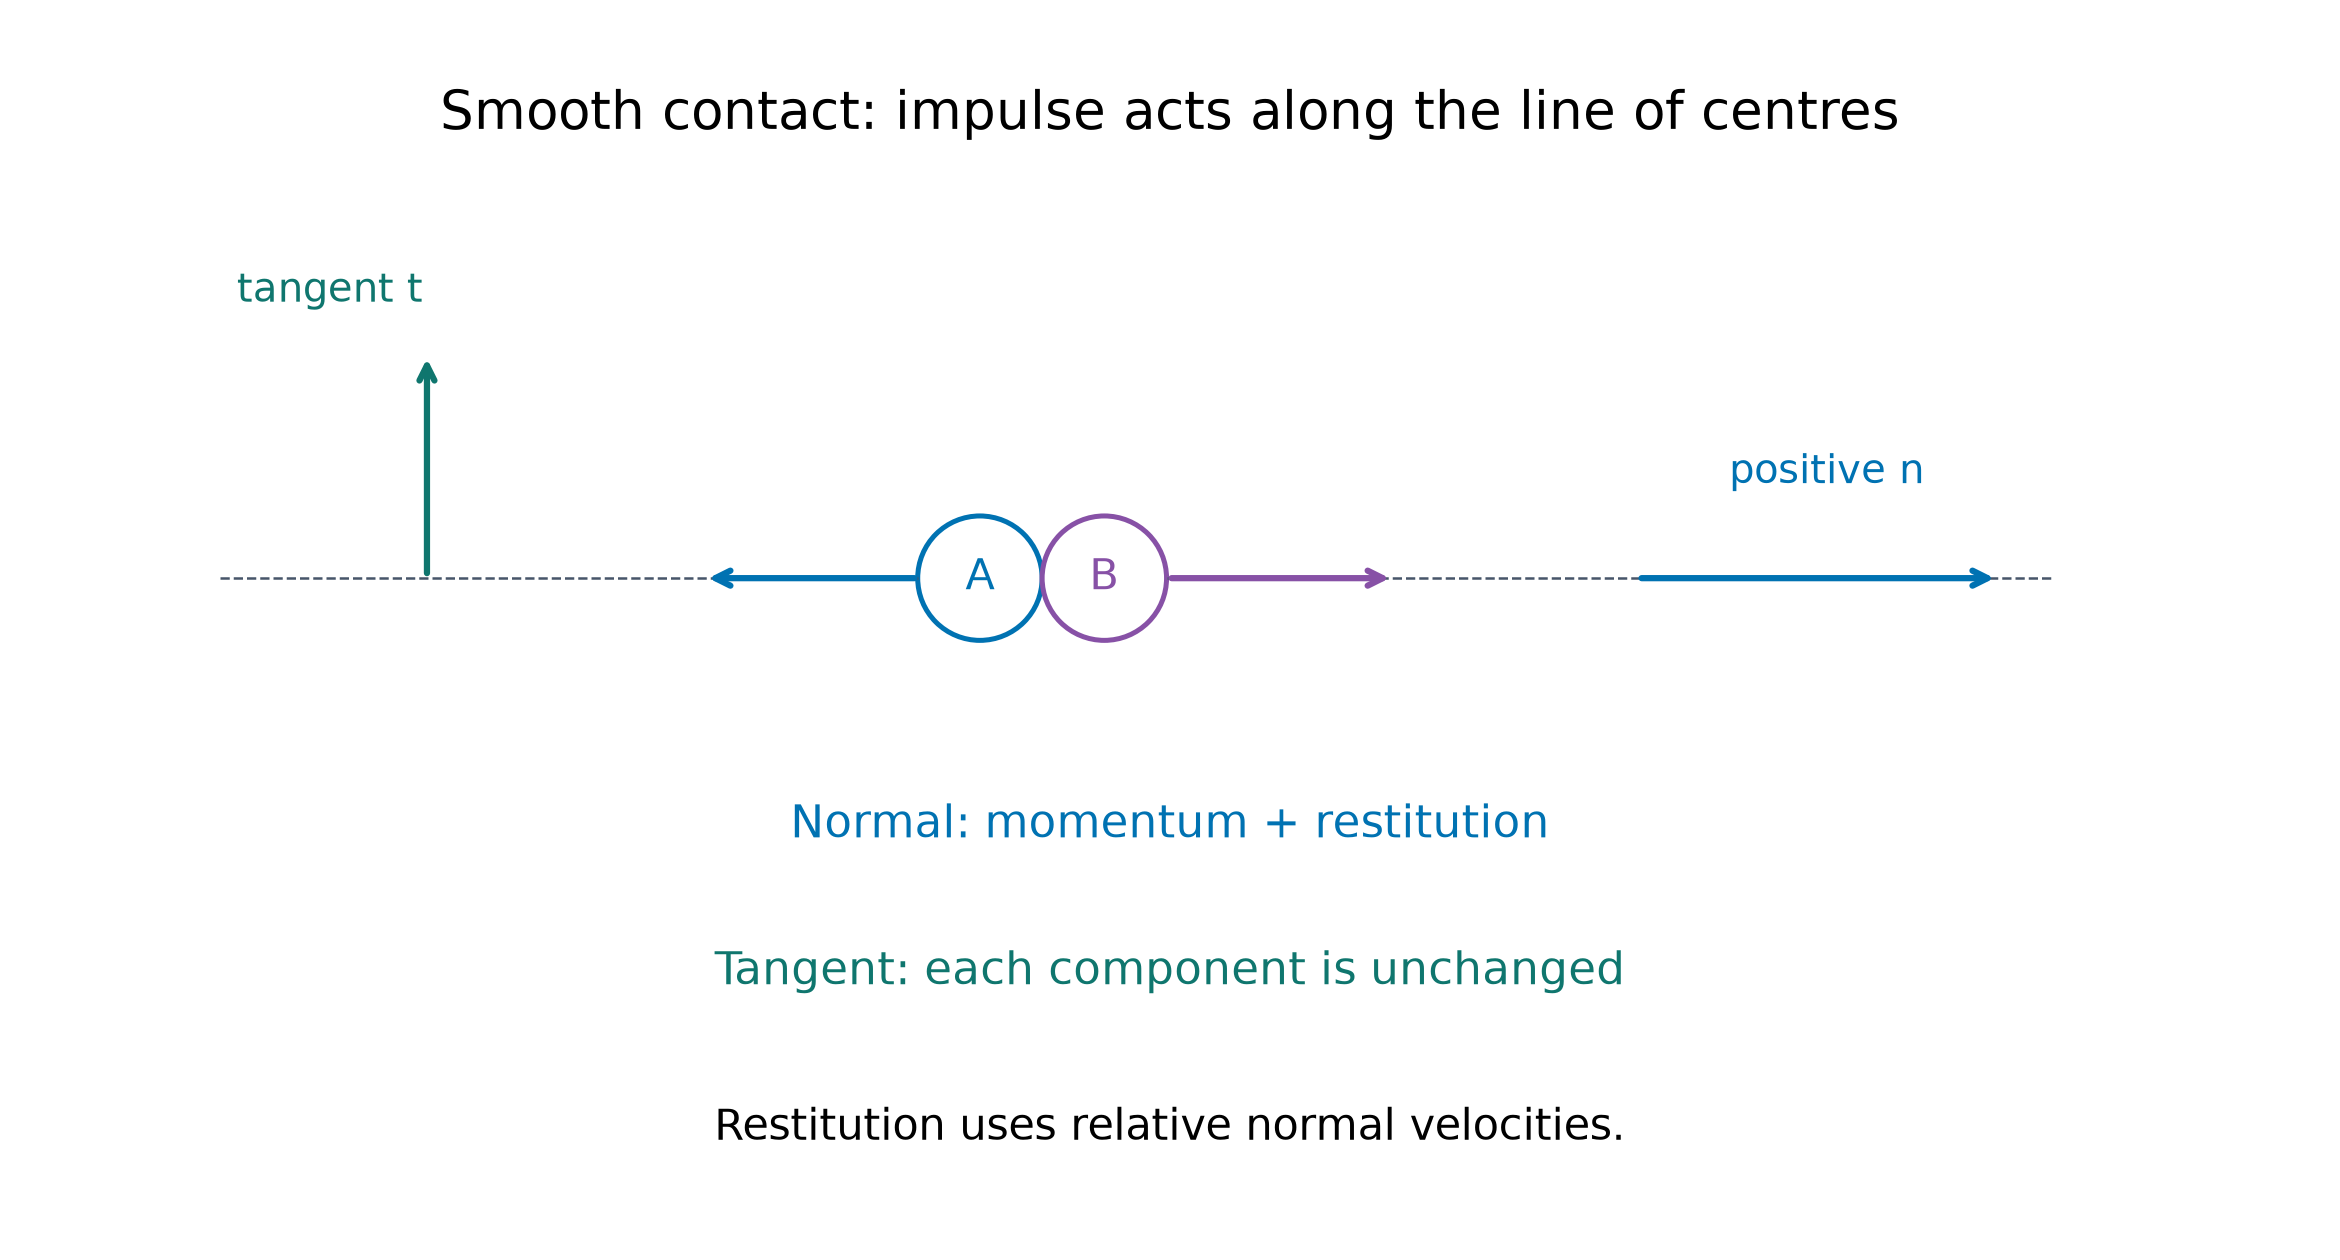
使用带符号分量写出恢复系数公式
从 $A$ 向 $B$ 选择正 $n$,接触前满足 $u_{An}>u_{Bn}$。牛顿实验定律 is
$$v_{Bn}-v_{An}=e(u_{An}-u_{Bn}).$$
恢复系数 恢复系数 $e$ 等于法向分离速度与法向接近速度之比。在本教学大纲模型中,$0\leq e\leq1$;请使用相对分量,而非两个物体各自的速度大小。
解释两种极限情况
完全弹性碰撞 完全弹性碰撞满足 $e=1$:动能 动能在理想光滑碰撞中守恒。非弹性碰撞 非弹性碰撞满足 $e=0$,也称为 完全非弹性碰撞 完全非弹性,此时最终法向速度相等。 在正碰撞中,$e=0$ 给出共同速度。在斜碰撞中,切向速度可能不同,因此仅法向速度相等并不意味着球体粘在一起。
一个质点沿光滑墙面擦过并带有 $e=0$ 时,可能继续沿墙面运动。首先对法向分量应用该定律。
求解原始正碰撞示例
一个质量为$2\ \text{kg}$、速度为$5\ \dfrac{\text{m}}{\text{s}}$的球体$A$在光滑水平面上与静止的质量为$3\ \text{kg}$的球体$B$发生碰撞。规定向右为正方向,并取$e=0.5$。 动量守恒给出$2v_A+3v_B=10$;恢复系数给出$v_B-v_A=2.5$。因此$v_A=0.5\ \dfrac{\text{m}}{\text{s}}$和$v_B=3\ \dfrac{\text{m}}{\text{s}}$均向右。

对心碰撞需要负速度
设$A$质量为$2\ \text{kg}$,速度为$+3\ \dfrac{\text{m}}{\text{s}}$;$B$质量为$1\ \text{kg}$,速度为$-3\ \dfrac{\text{m}}{\text{s}}$。它们以相对速度$6\ \dfrac{\text{m}}{\text{s}}$接近,而非静止。 结合$e=0.5$、$2v_A+v_B=3$和$v_B-v_A=3$可知。故$v_A=0$和$v_B=3\ \dfrac{\text{m}}{\text{s}}$成立;$A$在撞击瞬间瞬时静止。
检验是否会发生接触
若$A$位于$B$左侧且两者均向右运动,则首次碰撞要求$u_A>u_B$。$v_A$的结果为负表示反弹,而非速率取负值。 接触后检查$v_B-v_A\geq0$。当$e>0$为正时两球分离;当$e=0$为零时,此刻法向分离速度恰好为零。
推导可复用的直接碰撞公式
联立法向动量守恒与恢复系数方程可得:
$$v_A=\frac{(m_A-em_B)u_A+(1+e)m_Bu_B}{m_A+m_B}.$$
进而得到$v_B=v_A+e(u_A-u_B)$。若$B$初速为零,则$v_B=\dfrac{(1+e)m_Au_A}{m_A+m_B}$成立;建议通过基本方程验证任何记忆中的公式。
根据反弹推断质量比
质量为$m$的小球以完全弹性正碰方式撞击静止的质量为$km$的小球。若其末速度为$-u/3$,由恢复系数得$v_B=2u/3$。 动量守恒给出$mu=-mu/3+km(2u/3)$,即$k=2$。反弹方向的正负号在两个方程中均需考虑。
动量之比不等于速度之比
质量为$3m$、速度为$u$的小球撞击静止的质量为$m$的小球。此后$p_A=2p_B$,两者均向右。因总动量为$3mu$,故$p_A=2mu$及$p_B=mu$。 由此得$v_A=2u/3$、$v_B=u$和$e=1/3$。若不考虑质量而直接除动量,将得出错误的速度比。
能量损失需独立于动量处理
在原始$2\ \text{kg}$与$3\ \text{kg}$的例子中,初始动能为$25\ \text{J}$,最终动能为$13.75\ \text{J}$。尽管动量守恒,但能量损失为$11.25\ \text{J}$。 对于孤立光滑双球碰撞,能量损失为$\tfrac12\mu(1-e^2)(u_{An}-u_{Bn})^2$,其中约化质量$\mu=m_Am_B/(m_A+m_B)$。该式可用于验算,但不能替代带符号的碰撞方程。
分解斜向小球碰撞
光滑球体之间不产生切向冲量。因此 $v_{At}=u_{At}$ 和 $v_{Bt}=u_{Bt}$ 分别守恒;法向动量和恢复系数决定 $v_{An},v_{Bn}$。 求解前请画出分量表。利用 $v=\sqrt{v_n^2+v_t^2}$ 重新组合每个球体的自身分量;最终的法向分量通常并不等于其速率。
斜碰示例详解
球体 $A$ 质量为 $2\ \text{kg}$,初始分量为 $(3,4)\ \dfrac{\text{m}}{\text{s}}$(方向为 $(n,t)$)。静止的 $B$ 质量为 $1\ \text{kg}$。针对 $e=0.5$、$2v_{An}+v_{Bn}=6$ 和 $v_{Bn}-v_{An}=1.5$ 进行计算。 因此 $\mathbf v_A=(1.5,4)$ 和 $\mathbf v_B=(3,0)$ 单位相同。它们的速率分别为 $\sqrt{73}/2$ 和 $3\ \dfrac{\text{m}}{\text{s}}$;$A$ 保持其切向分量不变。
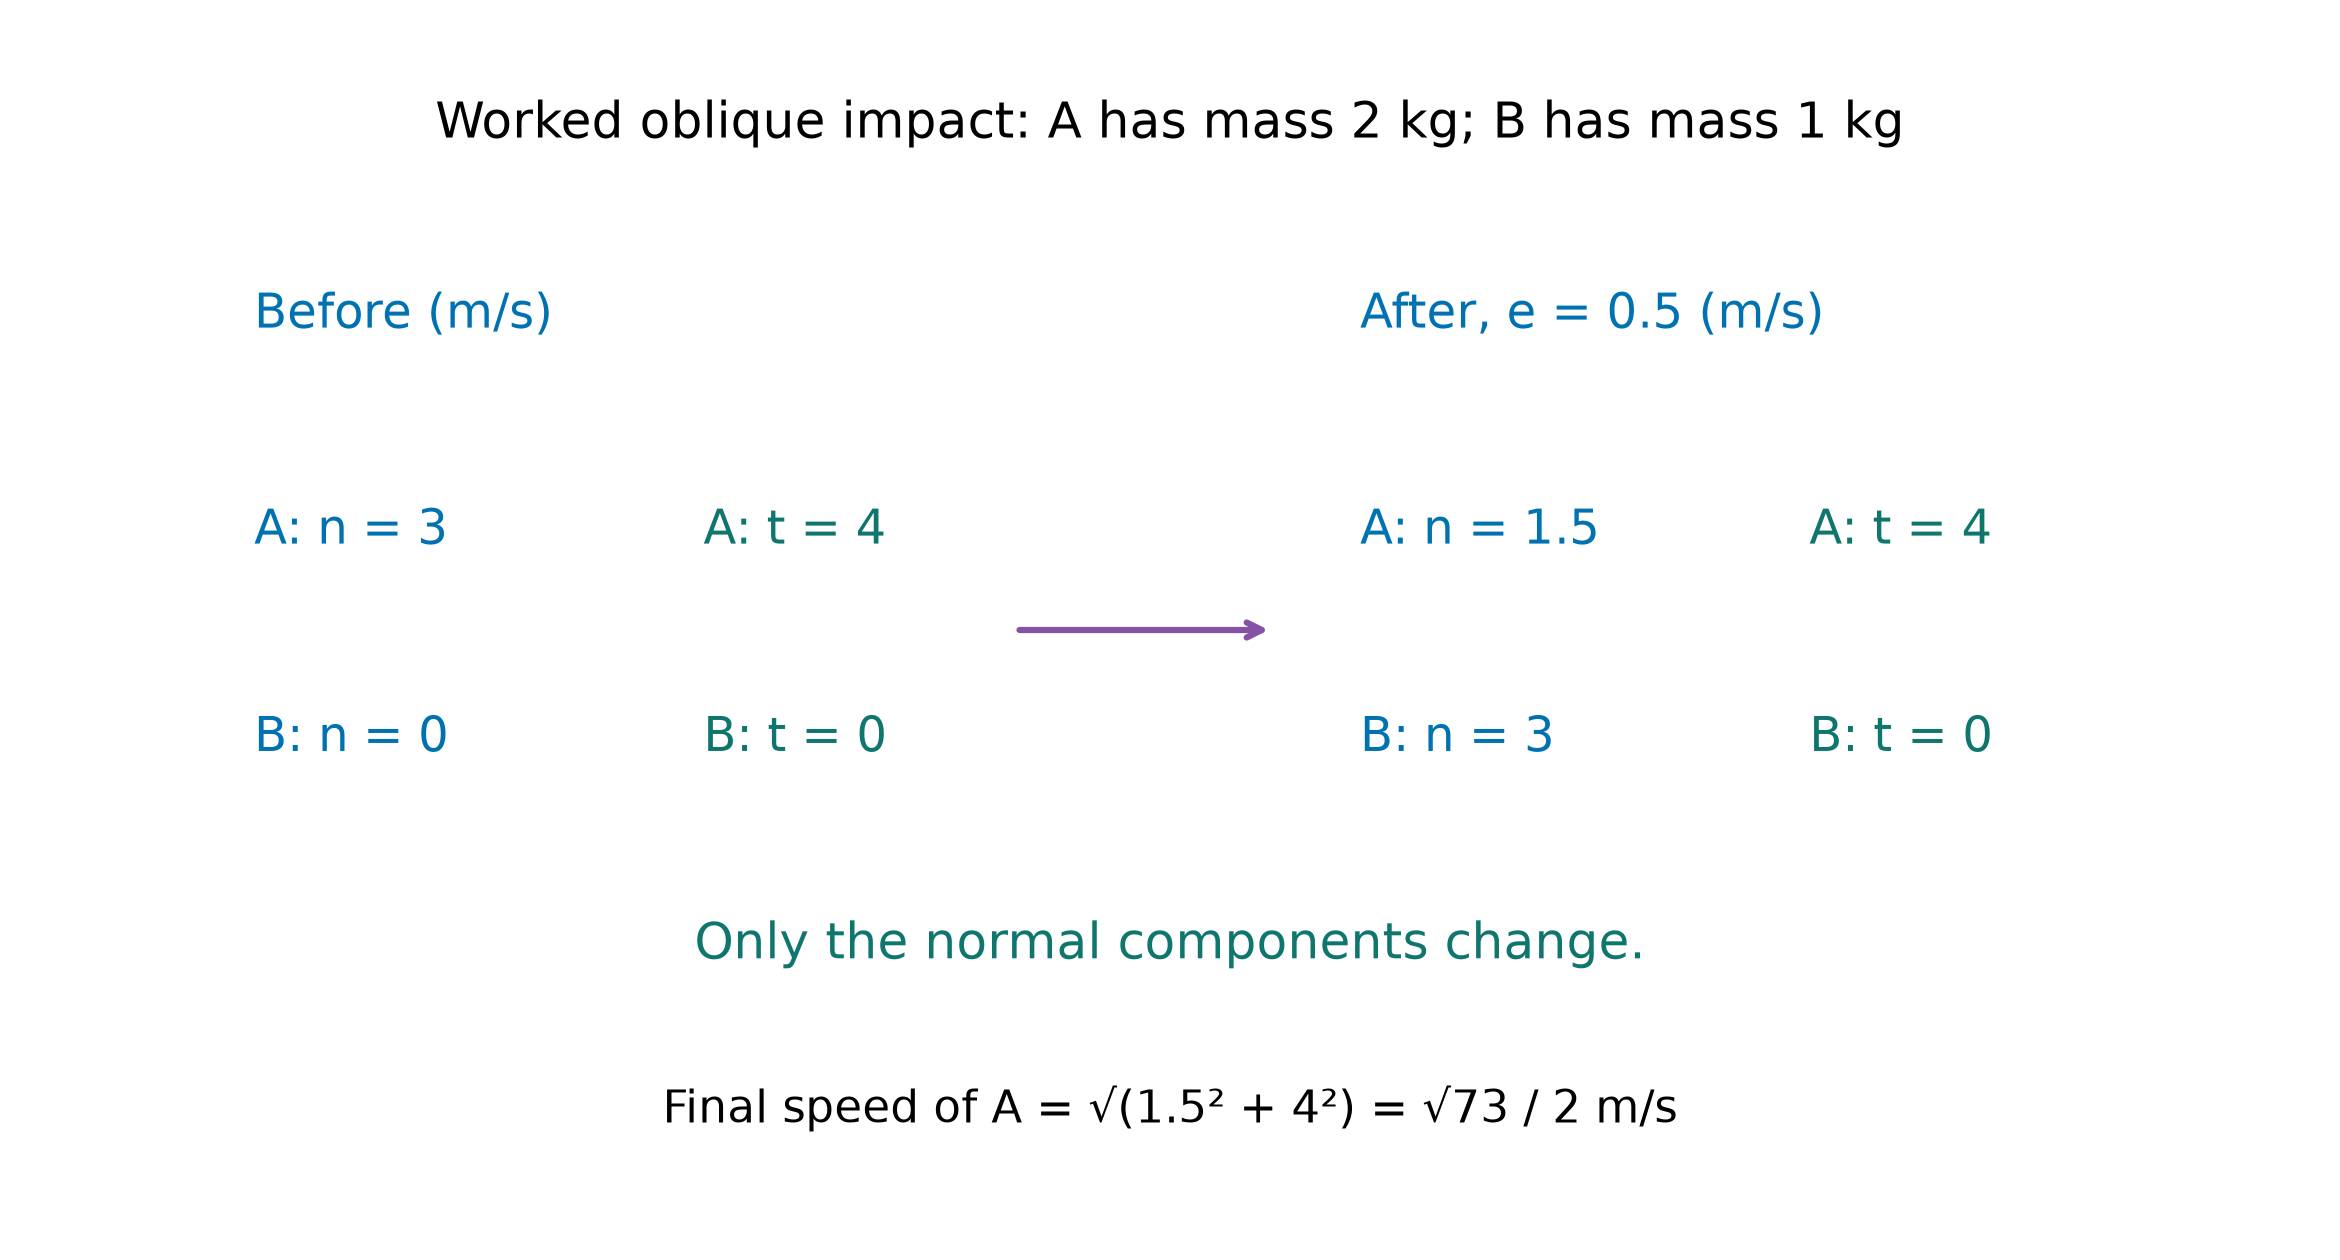
零恢复系数不会消除切向运动
两个等质量光滑球体具有初始分量 $\mathbf u_A=(4,3)$ 和 $\mathbf u_B=(0,-1)$,正法向从 $A$ 指向 $B$。若 $e=0$,则两者最终法向速度均为 $2$。 它们的最终矢量分别为 $(2,3)$ 和 $(2,-1)$(单位为指定SI单位)。它们具有相同的法向速度但不同的切向速度;粒子并非作为单一刚体运动。
确定方向和偏转
对于最终分量 $(v_n,v_t)$(对应 $v_n>0$),与正法向的夹角满足 $\tan\phi=v_t/v_n$。若 $v_n<0$,请绘制象限;计算器仅显示的锐角可能掩盖反弹现象。 在上一个$A=(1.5,4)$示例中,$\tan\phi=8/3$。偏转 偏转是指偏离入射方向的变化量,其角度满足$\tan\theta=4/3$,而不仅仅是$\phi$本身。
由最终动能推导恢复系数
等质量球体以分量 $\mathbf u_A=(4,3)$ 和 $\mathbf u_B=(0,0)$ 发生碰撞。最终法向速度为 $2(1-e)$ 和 $2(1+e)$,而切向速度保持为 $3$ 和 $0$。 最终动能相等要求 $4(1-e)^2+9=4(1+e)^2$,故 $e=9/16$。两者的最终速率均为 $25/8\ \dfrac{\text{m}}{\text{s}}$;能量方程中需同时保留两个分量。
固定墙壁改变球体动量
在光滑固定表面上,取指向墙壁的正法向。由于表面速度为零,球体的最终法向分量为 $v_n=-eu_n$,切向分量为 $v_t=u_t$。 球体的法向动量不守恒。墙壁提供的冲量引起该变化:$\Delta p_n=-m(1+e)u_n$。墙-地球系统可在速度可忽略的情况下吸收动量。
墙壁碰撞后重新组合分量
一个质量为 $2\ \text{kg}$ 的球体以法向/切向分量 $(6,8)\ \dfrac{\text{m}}{\text{s}}$ 接近光滑固定墙壁。针对 $e=0.5$,出射分量为 $(-3,8)$。 速率由 $10$ 变为 $\sqrt{73}\ \dfrac{\text{m}}{\text{s}}$。动能损失为 $100-73=27\ \text{J}$;整体速率比并非 $e$。
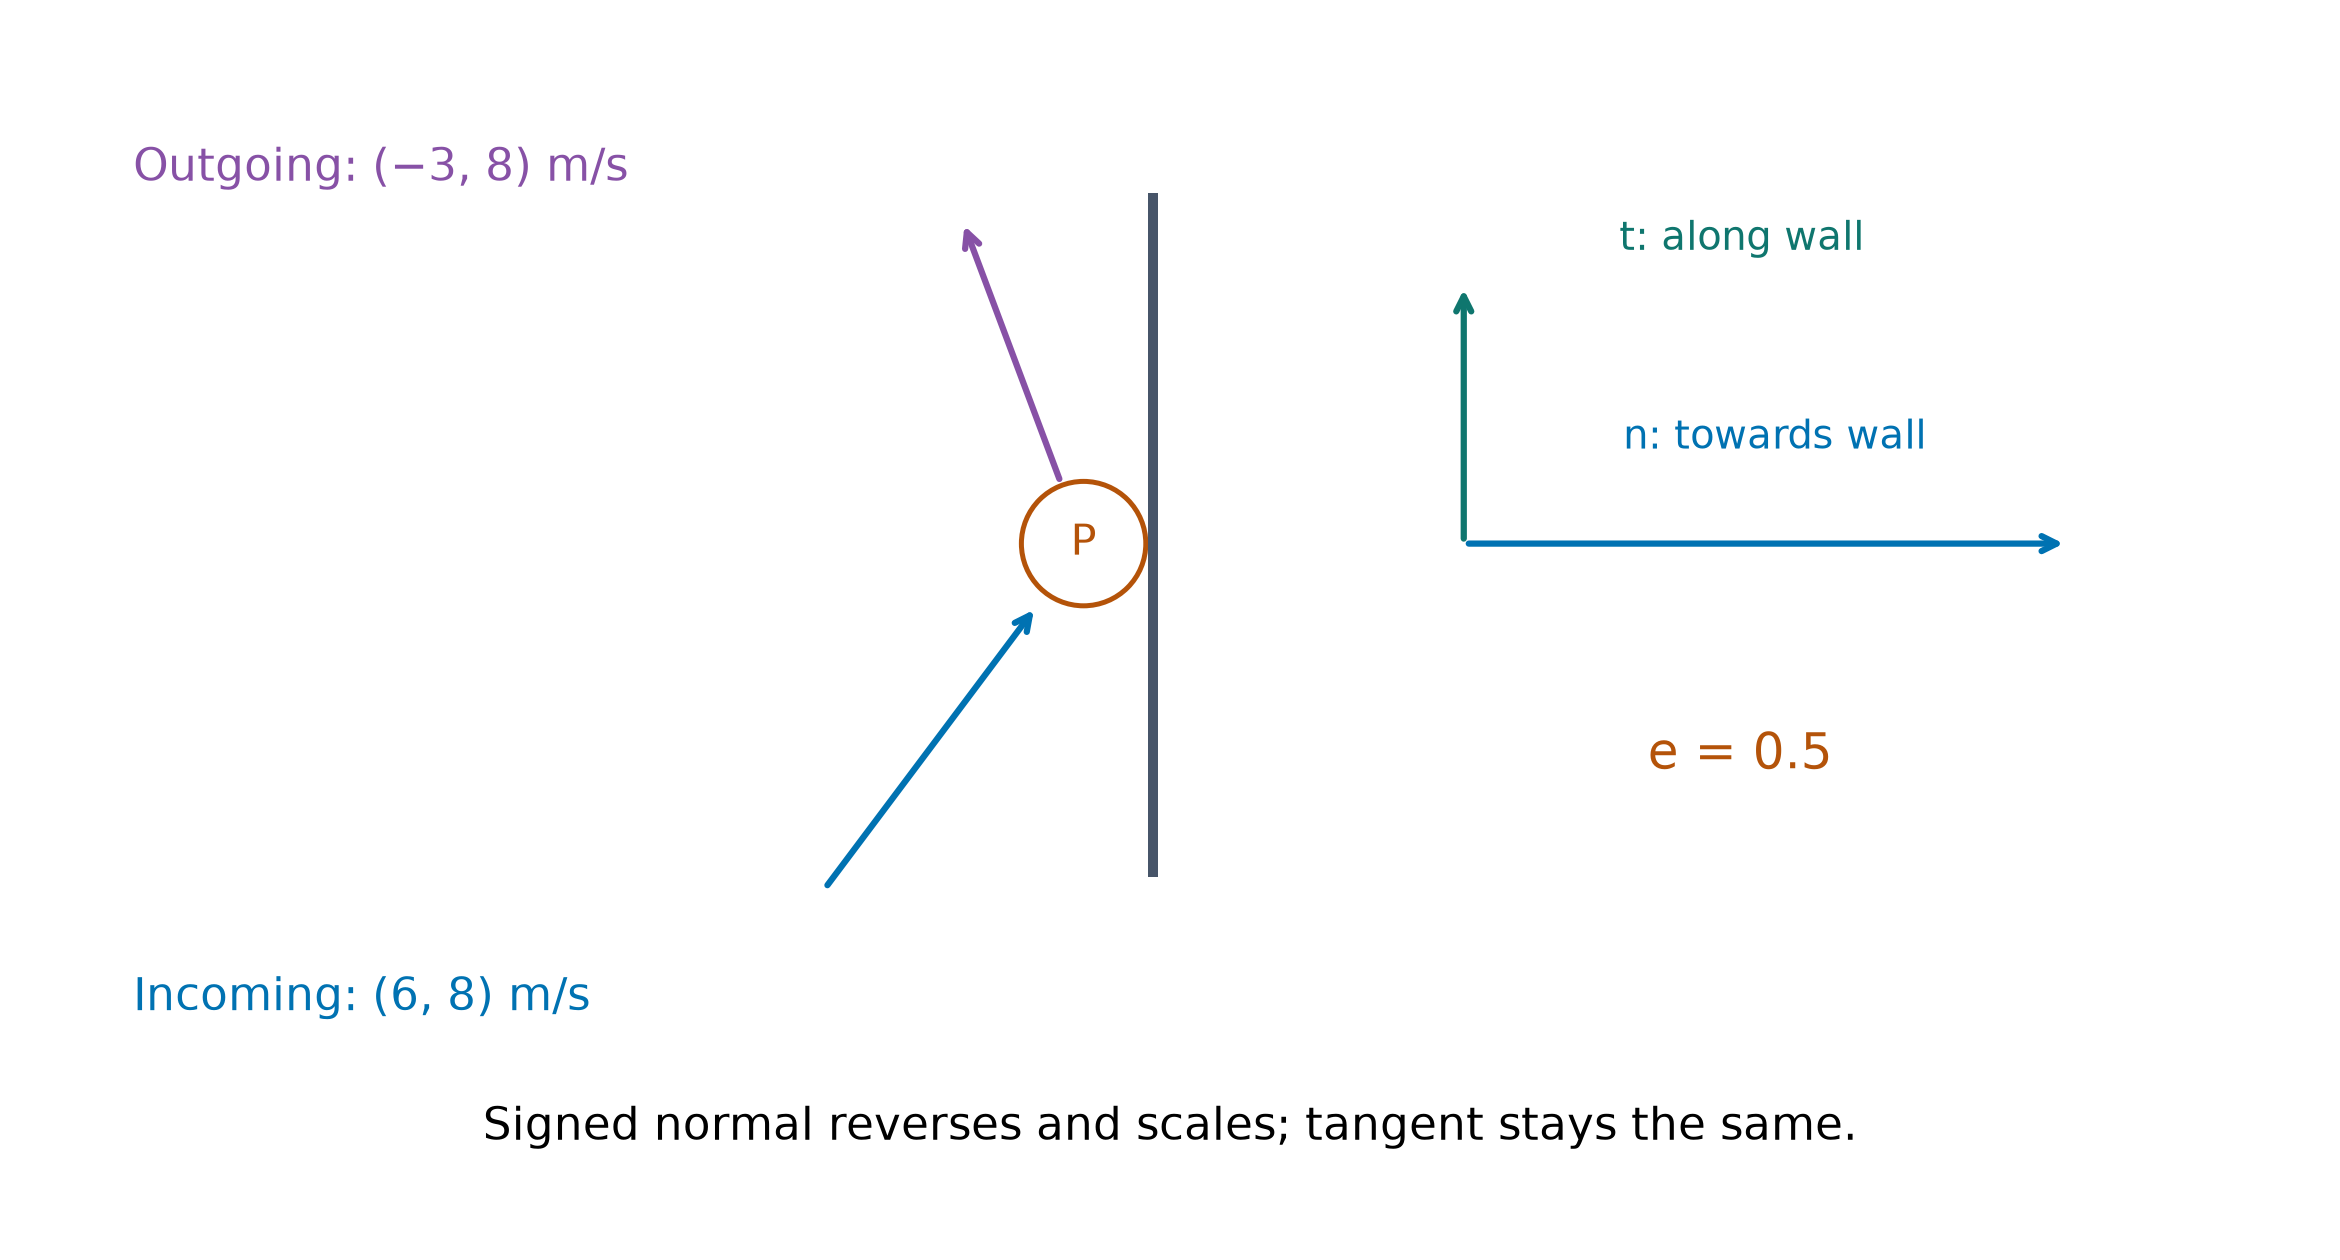
说明角度所依据的参考线
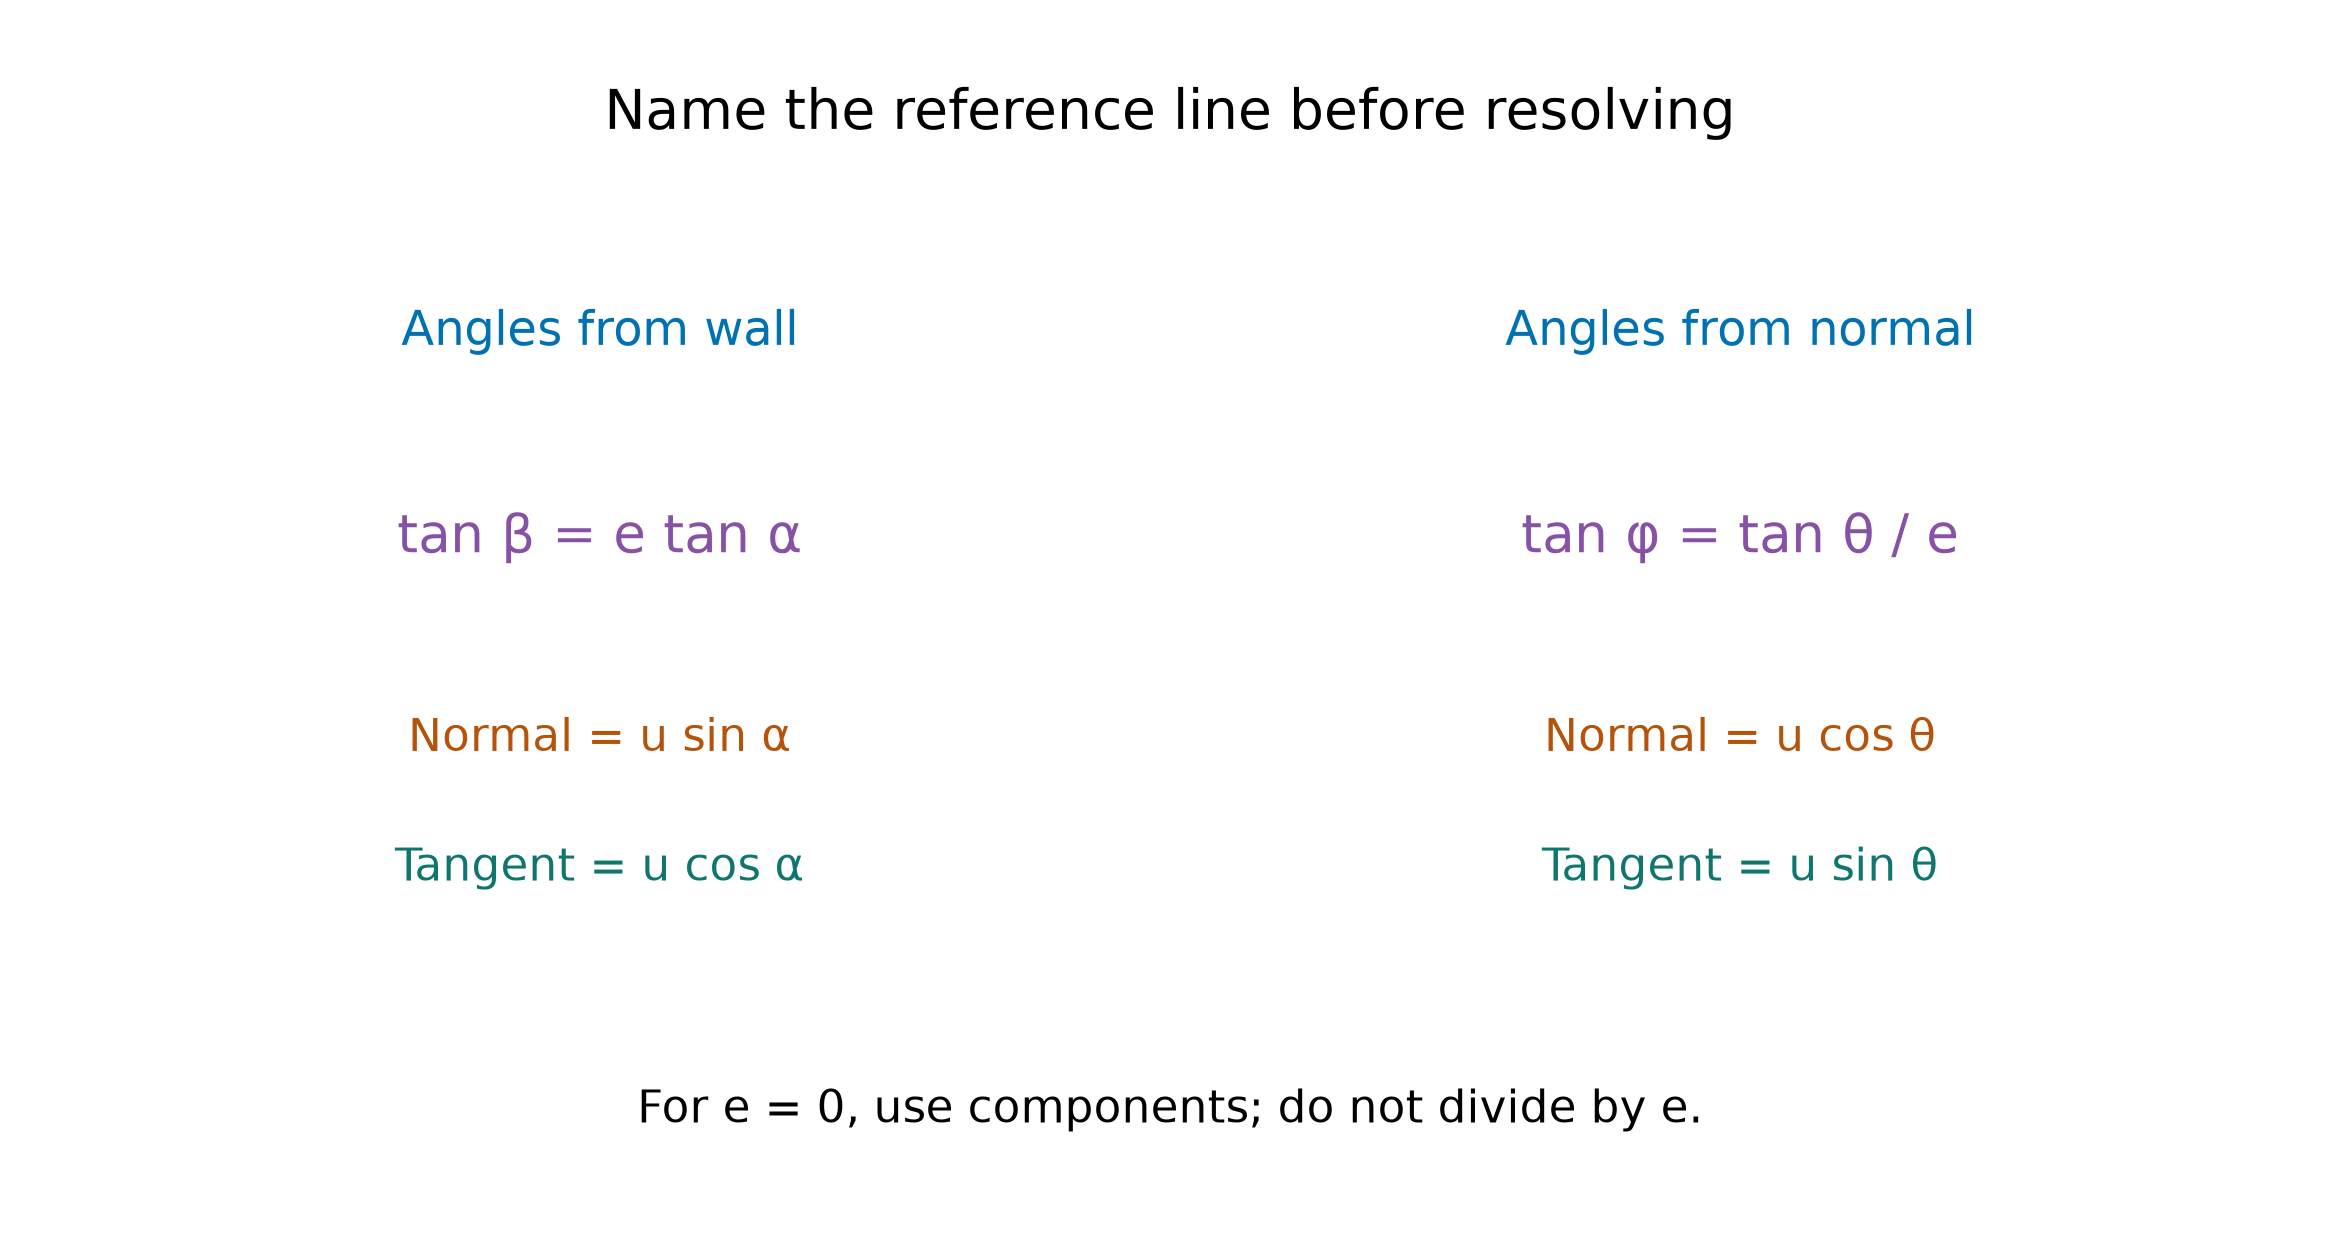
若入射角和出射锐角$\alpha,\beta$均相对于墙面测量,则$u_n=u\sin\alpha$与$u_t=u\cos\alpha$相等。因此$\tan\beta=e\tan\alpha$成立。 若$\theta,\phi$相对于法线测量,则$\tan\phi=\tan\theta/e$对应$e>0$的情况。在$e=0$时,可直接使用分量;非零切向分量意味着运动平行于墙面。
根据角度推断墙面的恢复系数
球体以与墙面成$45^\circ$的角度撞击光滑固定墙面后,以角度$\beta$反弹,且$\tan\beta=1/3$成立。则$e=\tan\beta/\tan45^\circ=1/3$为恢复系数。 其最终速率为$u\sqrt{\cos^2 45^\circ+e^2\sin^2 45^\circ}=u\sqrt5/3$。方向改变导致速率比不等于$1/3$。
检验碰撞能量及极限情况
在光滑固定墙面上,损失的动能为$\tfrac12m(1-e^2)u_n^2$。仅法向分量发生变化;在$e=1$时,速率不变且法向分量反向。 在$e=0$时,法向速度变为零。若$u_t\ne0$,球体将继续沿墙面滑动;若两个最终分量均为零,则接触后立即静止。
时间比值可揭示恢复系数
质点在间距为$d$的两平行光滑固定墙面间运动。若第一次飞行耗时$T$,则其法向速率为$d/T$。经一次恢复系数为$e>0$的反弹后,下一次飞行耗时$T/e$。 因此,若第二次飞行时间为$kT$,则$e=1/k$且$k\geq1$。当$e=0$时,不存在有限的第二次穿越;切勿将零法向速度误判为存在返回。
将连续碰撞视为独立事件处理
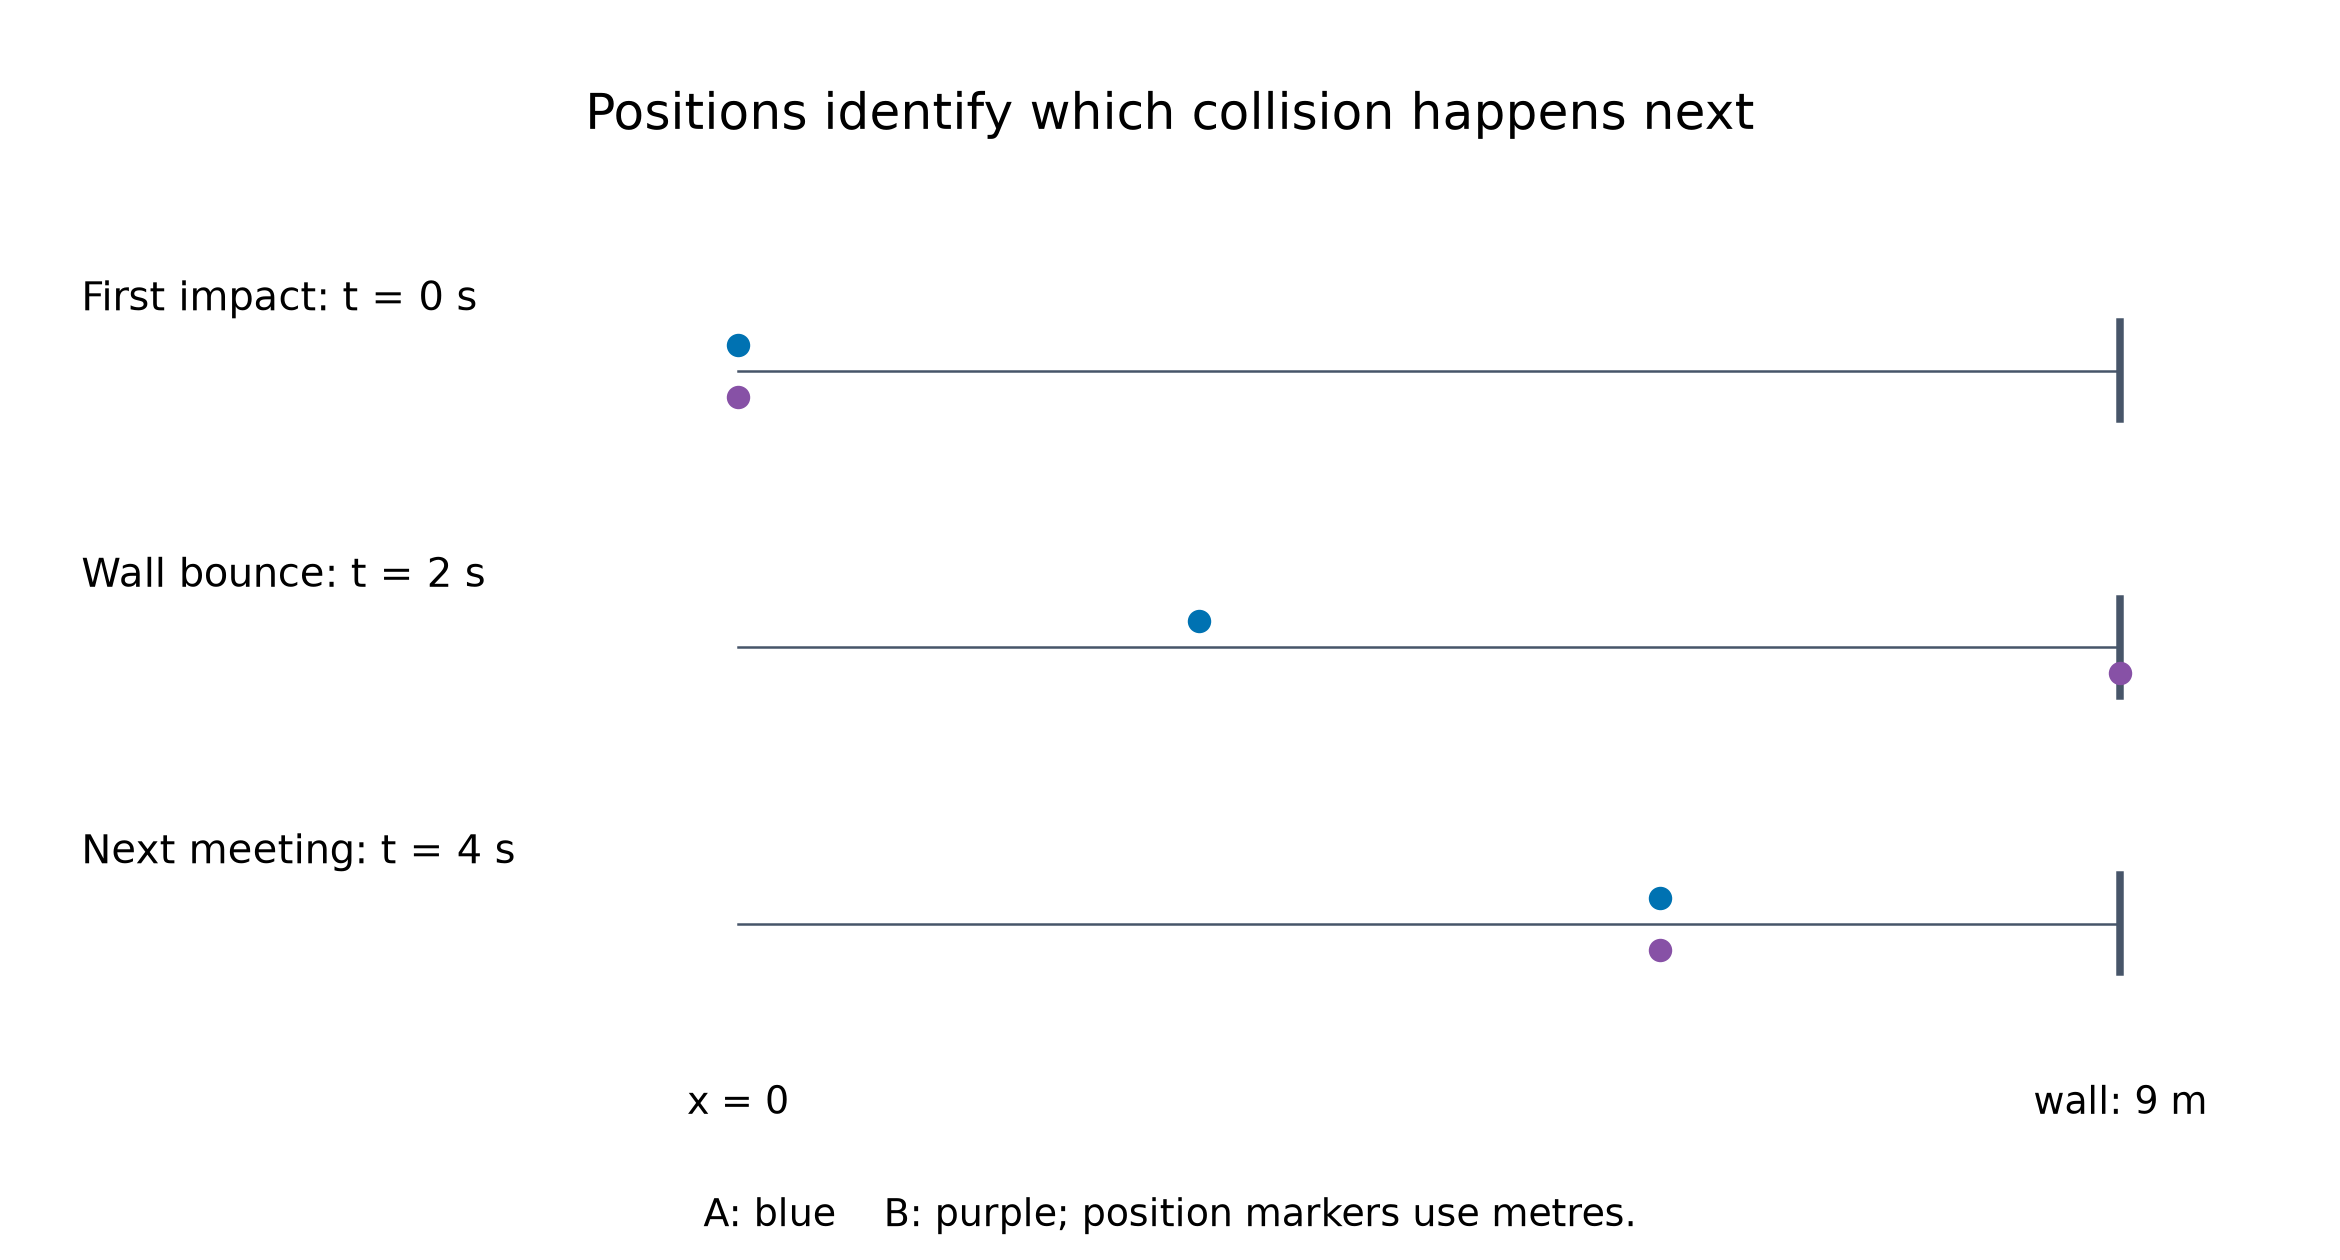
等质量粒子发生正碰:初始时$A$具有速度$6\ \dfrac{\text{m}}{\text{s}}$,$B$静止,且$e_{AB}=0.5$。它们离开时的速度分别为$1.5$和$4.5\ \dfrac{\text{m}}{\text{s}}$。 若 $B$ 撞击光滑墙壁时的速度为 $e_{BW}=1/3$,则其速度变为 $-1.5\ \dfrac{\text{m}}{\text{s}}$。它们随后的相互碰撞使用入射速度 $+1.5,-1.5$ 和 $e_{AB}$,得出 $v_A=-0.75$ 和 $v_B=+0.75\ \dfrac{\text{m}}{\text{s}}$。
利用距离验证下一事件
在该示例中,将第一次相互碰撞置于 $x=0$,墙壁置于 $x=9\ \text{m}$。粒子 $B$ 在 $t=2\ \text{s}$ 时到达墙壁;此时 $A$ 位于 $x=3\ \text{m}$。 两者间距为$6\ \text{m}$,墙弹后的接近速率为$3\ \dfrac{\text{m}}{\text{s}}$。它们在$2\ \text{s}$之后相遇于$x=6\ \text{m}$处,早于$A$到达墙面。不同对粒子可能具有不同的恢复系数。
屏障后可采用新的抛射段分析
质点以入射速度$(4,-4)\ \dfrac{\text{m}}{\text{s}}$撞击一向右上方倾斜$45^\circ$的光滑屏障。其速度完全垂直于屏障;$e=0.5$给出出射速度$(-2,2)\ \dfrac{\text{m}}{\text{s}}$。 若撞击点位于水平地面$4\ \text{m}$上方,且$g=10\ \dfrac{\text{m}}{\text{s}^2}$,求解$0=4+2t-5t^2$。正飞行时间为$(1+\sqrt{21})/5\ \text{s}$,向左的水平距离为$2(1+\sqrt{21})/5\ \text{m}$。
将碰撞与竖直圆周运动联系起来
在圆周最低点,质量为$m$、入射速度为$3\sqrt{5ag}$的质点与静止的质量为$2m$的质点发生完全弹性正碰。动量守恒和恢复系数给出带符号的速度$-\sqrt{5ag}$和$2\sqrt{5ag}$。 第一个质点反弹后的平方速率为$5ag$。其后续能量方程给出顶点处的平方速率$ag$,这是绳绷直所需的临界$T=0$条件。利用光滑弧段上的能量关系及接触处的碰撞定律;张力为零是边界检验,而非自身即证明后续分离。
排除物理上不可能的模型
代数候选解必须满足$0\leq e\leq1$,即规定的入射接近方向和出射方向。因理由不成立而舍去根式解;不可在方程推导中途将负的带符号速度改为正值。 检查正确系统的动量、恢复系数关系、光滑切向分量不变以及非负动能损失。固定墙壁可违反单球动量守恒而不违背该模型。
组织独立的碰撞求解
画出接触法线,定义带符号分量并标注系统。仅在合理时写出法向动量方程,随后列出恢复系数及不变的切向分量。 重新组合速度,说明方向并检查下一物理事件。对于综合题型,将出射速度带入新运动段,并赋予其独立的初始状态。
计算前回顾模型
正碰与斜碰均使用相同的法向方程;光滑接触下切向分量保持不变。对于固定表面,$v_n=-eu_n$适用,而非球体法向动量守恒。 始终定义系统、角度约定及事件顺序。区分法向分离与总速率、法向速度相等与粘连、碰撞间能量与跨碰撞能量。
探索
一次碰撞
设置每个质量和速度,然后让它们碰撞。总动量守恒——观察速度结果。
词汇
训练
| English | 中文 | 拼音 |
|---|---|---|
| collision/kəˈlɪʒn/ | 碰撞 | pèng zhuàng |
| momentum/məʊˈmentəm/ | 动量 | dòng liàng |
| linear momentum/ˈlɪnɪə məʊˈmentəm/ | 线动量 | xiàn dòng liàng |
| conservation of momentum/ˌkɒnsəˈveɪʃn ɒv məʊˈmentəm/ | 动量守恒 | dòng liàng shǒu héng |
| conservation of linear momentum/ˌkɒnsəˈveɪʃn ɒv ˈlɪnɪə məʊˈmentəm/ | 动量守恒 | dòng liàng shǒu héng |
| line of impact/laɪn ɒv ˈɪmpækt/ | 碰撞线 | pèng zhuàng xiàn |
| line of centres/laɪn ɒv ˈsentəz/ | 球心连线 | qiú xīn lián xiàn |
| direct impact/daɪˈrekt ˈɪmpækt/ | 正碰撞 | zhèng pèng zhuàng |
| oblique impact/əˈbliːk ˈɪmpækt/ | 斜碰撞 | xié pèng zhuàng |
| Newton's experimental law/ˈnjuːtnz ekˌsperɪˈmentl lɔː/ | 牛顿实验定律 | niú dùn shí yàn dìng lǜ |
| coefficient of restitution/ˌkəʊɪˈfɪʃənt ɒv rɪstɪˈtjuːʃn/ | 恢复系数 | huī fù xì shù |
| perfectly elastic/ˈpɜːfektlɪ ɪˈlæstɪk/ | 完全弹性 | wán quán tán xìng |
| inelastic/ɪnɪˈlæstɪk/ | 非弹性 | fēi tán xìng |
| perfectly inelastic/ˈpɜːfektlɪ ɪnɪˈlæstɪk/ | 完全非弹性 | wán quán fēi tán xìng |
| reduced mass/rɪˈdjuːst mæs/ | 约化质量 | yuē huà zhì liàng |
| deflection/dɪˈflekʃn/ | 偏转 | piān zhuǎn |
| fixed surface/fɪkst ˈsɜːfɪs/ | 固定表面 | gù dìng biǎo miàn |
| radian/ˈreɪdɪən/ | 弧度 | hú dù |
3.6
考试技巧
- 对于抛射体,分解成水平(恒速)和竖直($a = g$)运动,由同一个时间联系。
- 对于一个平衡的刚体,关于一个移除一个未知力的点取力矩。
- 对于圆周运动,用 $F = mv^2/r = m\omega^2 r$ 朝中心;在一个竖直圆中检查顶部的最小速率。
- 用一个变力,用 $a = v\,\frac{dv}{dx}$ 并积分;弹性 PE $= \frac{\lambda x^2}{2L}$。
该知识点的互动课程
逐步完成,配合即时检查练习。