Bỏ qua nội dung

Mô-men lực và động học quay

AP Vật lý C: Cơ học · Chủ đề 5

Bài học video cho chủ đề này Mở trang video
7:22

Mô-men lực và động học quay

Đẩy cửa ở tay nắm và nó mở ra dễ dàng. Bây giờ đẩy với lực tương tự, ngay sát bản lề. Gần như không có gì xảy ra. Lực như nhau trong cả hai trường hợp.…

Giọng đọc tiếng Anh · phụ đề tiếng Anh + 中文 được ghi trực tiếp

5.1

Động học Quay

Chương trình

Mục tiêu học tập 5.1.A: Mô tả chuyển động quay của hệ theo thời gian bằng cách sử dụng độ dịch chuyển góc, vận tốc góc và gia tốc góc.

  • 5.1.A.1 Độ dịch chuyển góc là phép đo góc (tính bằng radian) mà một điểm trên hệ cứng quay quanh một trục xác định.
    • Phương trình: $\Delta\theta = \theta - \theta_0$
    • 5.1.A.1.i Hệ cứng là hệ giữ nguyên hình dạng nhưng các điểm khác nhau trên hệ chuyển động theo các hướng khác nhau trong quá trình quay. Một hệ cứng không thể được mô hình hóa như một vật thể.
    • 5.1.A.1.ii Một chiều của độ dịch chuyển góc quanh trục quay—theo chiều kim đồng hồ hoặc ngược chiều kim đồng hồ—thường được quy ước là dương trong toán học, còn chiều kia trở thành âm.
    • 5.1.A.1.iii Nếu chuyển động quay của hệ quanh một trục có thể được mô tả tốt bằng chuyển động của tâm khối lượng của hệ, thì hệ có thể được xem xét như một vật thể duy nhất. Ví dụ, khi xét chuyển động quỹ đạo của Trái Đất quanh tâm khối lượng của hệ Trái Đất - Mặt Trời, sự quay của Trái Đất quanh trục của chính nó có thể coi là không đáng kể.
  • 5.1.A.2 Vận tốc góc là tốc độ thay đổi vị trí góc theo thời gian.
    • Phương trình: $\omega = \dfrac{d\theta}{dt}$
  • 5.1.A.3 Gia tốc góc là tốc độ thay đổi vận tốc góc theo thời gian.
    • Phương trình: $\alpha = \dfrac{d\omega}{dt}$
  • 5.1.A.4 Độ dịch chuyển góc, vận tốc góc và gia tốc góc quanh một trục tương tự như độ dịch chuyển, vận tốc và gia tốc tuyến tính theo một chiều và thể hiện các mối quan hệ toán học giống nhau.
    • 5.1.A.4.i Đối với gia tốc góc không đổi, các mối quan hệ toán học giữa độ dịch chuyển góc, vận tốc góc và gia tốc góc có thể được mô tả bằng các phương trình sau:
      • $\omega = \omega_0 + \alpha t$
      • $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
      • $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
    • 5.1.A.4.ii Đồ thị biểu diễn độ dịch chuyển góc, vận tốc góc và gia tốc góc theo thời gian có thể được sử dụng để tìm các mối quan hệ giữa các đại lượng đó.

Tuyên bố giới hạn: AP Physics C: Cơ học yêu cầu học sinh có khả năng thao tác toán học các độ lớn của độ lệch góc, vận tốc góc và gia tốc góc sử dụng quy ước vector. Tuy nhiên, hướng của các vector này sẽ không được đánh giá trong kỳ thi.

Mô tả về hướng của các đại lượng động học quay cho một điểm hoặc vật rắn chỉ giới hạn ở chiều kim đồng hồ và ngược chiều kim đồng hồ so với một trục quay xác định.
Nguồn: Mô tả Khóa học và Bài thi College Board AP

Quay quay giống như chuyển động tịnh tiến với các đại lượng góc, được xác định bởi đạo hàm:

$$\omega=\frac{d\theta}{dt},\qquad \alpha=\frac{d\omega}{dt}=\frac{d^2\theta}{dt^2}.$$

Ở đây $\theta$ là dịch chuyển góc tính bằng radian, $\omega$ là vận tốc góc, và $\alpha$ là gia tốc góc. (Trong kỳ thi AP, học sinh chỉ cần xử lý độ lớn và dấu; hướng vector 3D không bị chấm điểm.) Đối với $\alpha$ không đổi, các phương trình động học là phiên bản thay ký hiệu của các phương trình tịnh tiến:

$$\omega=\omega_0+\alpha t,\qquad \Delta\theta=\omega_0t+\tfrac12\alpha t^2,\qquad \omega^2=\omega_0^2+2\alpha\,\Delta\theta.$$
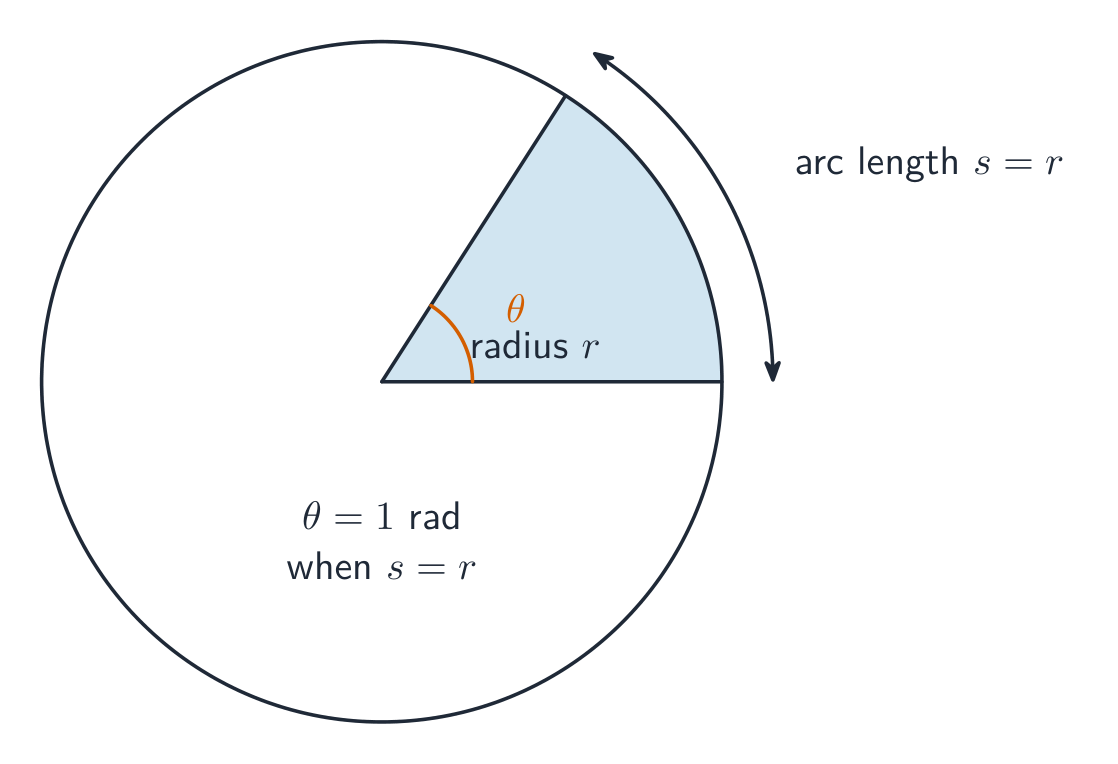
Một radian là góc có chiều dài cung bằng bán kính

Ví dụ có lời giải. Cánh quạt quạt gió chậm lại từ $30\ \text{rad/s}$ đến khi dừng lại với $\alpha=-6.0\ \text{rad/s}^2$: mất $t=5.0\ \text{s}$ và quay được $\Delta\theta=\dfrac{0-30^2}{2(-6.0)}=75\ \text{rad}$ – tương đương khoảng $12$ vòng quay.

5.2

Liên hệ Chuyển động Tuyến tính và Quay

Chương trình

Mục tiêu học tập 5.2.A: Mô tả chuyển động tuyến tính của một điểm trên hệ cứng đang quay tương ứng với chuyển động quay của điểm đó, và ngược lại.

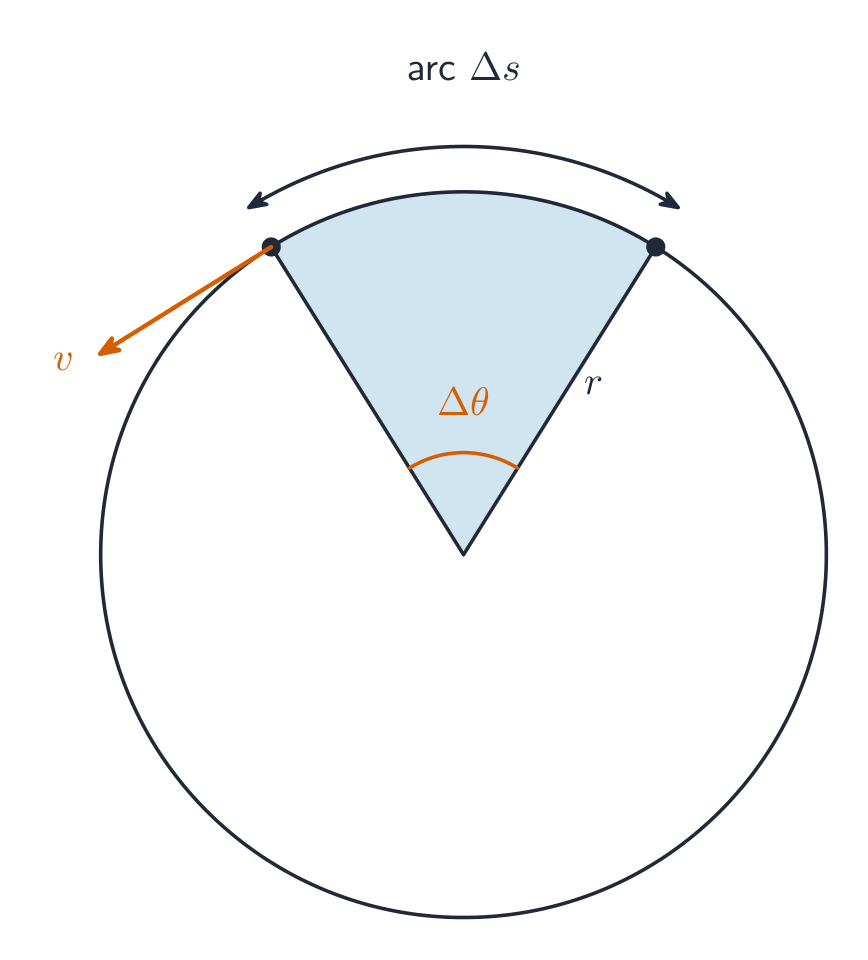
  • 5.2.A.1 Đối với một điểm ở khoảng cách $r$ từ trục quay cố định, quãng đường tuyến tính $s$ mà điểm đó di chuyển khi hệ quay qua một góc $\Delta\theta$ được cho bởi phương trình $\Delta s = r\Delta\theta$.
  • 5.2.A.2 Các mối quan hệ suy ra từ vận tốc tuyến tính và thành phần tiếp tuyến của gia tốc so với các đại lượng góc tương ứng của chúng được cho bởi các phương trình sau:
    • $s = r\theta$
    • $v = r\omega$
    • $a_T = r\alpha$
  • 5.2.A.3 Đối với hệ cứng, tất cả các điểm bên trong hệ đó đều có cùng vận tốc góc và gia tốc góc.

Tuyên bố giới hạn: AP Physics C: Cơ học yêu cầu học sinh có khả năng thao tác toán học các độ lớn của độ lệch góc, vận tốc góc và gia tốc góc sử dụng quy ước vector. Tuy nhiên, hướng của các vector sẽ không được đánh giá trong kỳ thi.

Mô tả về hướng của các đại lượng động học quay cho một điểm hoặc vật rắn chỉ giới hạn ở chiều kim đồng hồ và ngược chiều kim đồng hồ so với một trục quay xác định.
Nguồn: Mô tả Khóa học và Bài thi College Board AP

Một điểm nằm ở bán kính $r$ từ trục quay sẽ di chuyển dọc theo cung tròn của nó với

$$s=r\theta,\qquad v=r\omega,\qquad a_t=r\alpha,$$

nên các điểm xa trục hơn sẽ di chuyển nhanh hơn. Một điểm đang quay thường có hai thành phần gia tốc đồng thời: gia tốc tiếp tuyến $a_t=r\alpha$ (tăng tốc độ dọc theo cung) và gia tốc hướng tâm $a_c=\dfrac{v^2}{r}=r\omega^2$ (chuyển hướng, về phía trục). Hai thành phần này vuông góc với nhau, nên $a=\sqrt{a_t^2+a_c^2}$.

As the radius turns through an angle, a point moves along an arc at speed v *Khi bán kính quay một góc, một điểm di chuyển dọc theo cung tròn với vận tốc v

5.3

Mô-men Lực (Lực đẩy)

Chương trình

Mục tiêu học tập 5.3.A: Xác định các momen lực tác dụng lên hệ cứng.

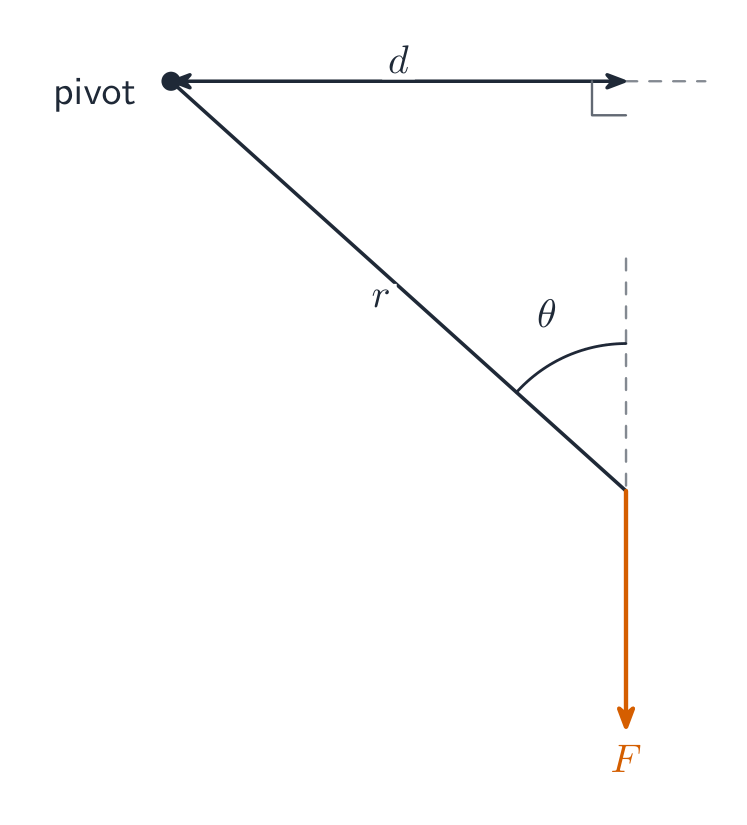
  • 5.3.A.1 Momen lực chỉ phát sinh từ thành phần lực vuông góc với vectơ vị trí từ trục quay đến điểm đặt lực.
  • 5.3.A.2 Cánh tay đòn là khoảng cách vuông góc từ trục quay đến đường tác dụng của lực.

Mục tiêu học tập 5.3.B: Mô tả các mô-men tác dụng lên một hệ vật cứng.

  • 5.3.B.1 Mô-men có thể được mô tả bằng sơ đồ lực.
    • 5.3.B.1.i Sơ đồ lực tương tự như sơ đồ vật tự do và được sử dụng để phân tích các mô-men tác dụng lên một hệ vật cứng.
    • 5.3.B.1.ii Tương tự như sơ đồ vật tự do, sơ đồ lực biểu diễn độ lớn tương đối và hướng của các lực tác dụng lên một hệ vật cứng. Sơ đồ lực cũng chỉ ra vị trí mà các lực đó tác dụng so với trục quay.
  • 5.3.B.2 Momen lực tác dụng lên một hệ vật rắn đối với một điểm tựa đã chọn bởi một lực cho trước được mô tả bởi $\vec{\tau} = \vec{r} \times \vec{F}$.
    • 5.3.B.2.i Tích có hướng giữa hai vector, $\vec{A}$ và $\vec{B}$, tạo ra một đại lượng vector có độ lớn là $\vec{A} \times \vec{B} = AB\sin\theta$.
    • 5.3.B.2.ii Hướng của vector thu được từ tích có hướng của hai vector $\vec{A}$ và $\vec{B}$ vuông góc với cả hai vector $\vec{A}$ và $\vec{B}$, do đó nó pháp tuyến với mặt phẳng xác định bởi hai vector $\vec{A}$ và $\vec{B}$.
    • 5.3.B.2.iii Hướng của vector thu được từ tích có hướng của hai vector $\vec{A}$ và $\vec{B}$ có thể được xác định định tính bằng cách áp dụng quy tắc bàn tay phải phù hợp.

Nguồn: Mô tả Khóa học và Bài thi College Board AP

The principle of moments (torque)

Mô-men lực là hiệu ứng làm quay của lực – nguyên nhân gây ra chuyển động quay, tương tự như lực là nguyên nhân gây ra chuyển động tịnh tiến. Nó là một tích có hướng:

$$\vec{\tau}=\vec{r}\times\vec{F},\qquad \tau=rF\sin\theta=F\,r_\perp,$$

trong đó $r_\perp$, là cơ臂 (cán lực), chính là khoảng cách vuông góc từ trục quay đến đường tác dụng của lực. Lực càng lớn, tác dụng càng xa trục, càng vuông góc: mô-men lực càng lớn. Một lực hướng thẳng vào (hoặc ra khỏi) trục quay sẽ có mô-men lực bằng không. Trong mặt phẳng, quy ước cho mô-men lực ngược chiều kim đồng hồ và cùng chiều kim đồng hồ các dấu trái dấu, sau đó cộng lại.

Là một tích có hướng, $\vec\tau=\vec r\times\vec F$ hướng vuông góc với mặt phẳng chứa $\vec r$ và $\vec F$, với hướng xác định bởi quy tắc bàn tay phải: cuộn các ngón tay phải từ $\vec r$ sang $\vec F$, ngón cái sẽ chỉ theo hướng $\vec\tau$ – hướng ra khỏi trang giấy cho chuyển động ngược chiều kim đồng hồ, hướng vào trang giấy cho chuyển động cùng chiều kim đồng hồ. Quy tắc tương tự cũng dùng để xác định hướng của động lượng góc $\vec L=\vec r\times\vec p$.

Mô-men lực của một lực phụ thuộc vào khoảng cách vuông góc từ trục
Hệ truyền động bánh răng: mô-men xoắn và quán tính quay kết hợp qua tỷ số truyền động
Hộ bánh răng: mô-men lực và quán tính quay liên kết thông qua tỷ số bánh răng
Khám phá

Cân bằng mô-men trên thanh dầm

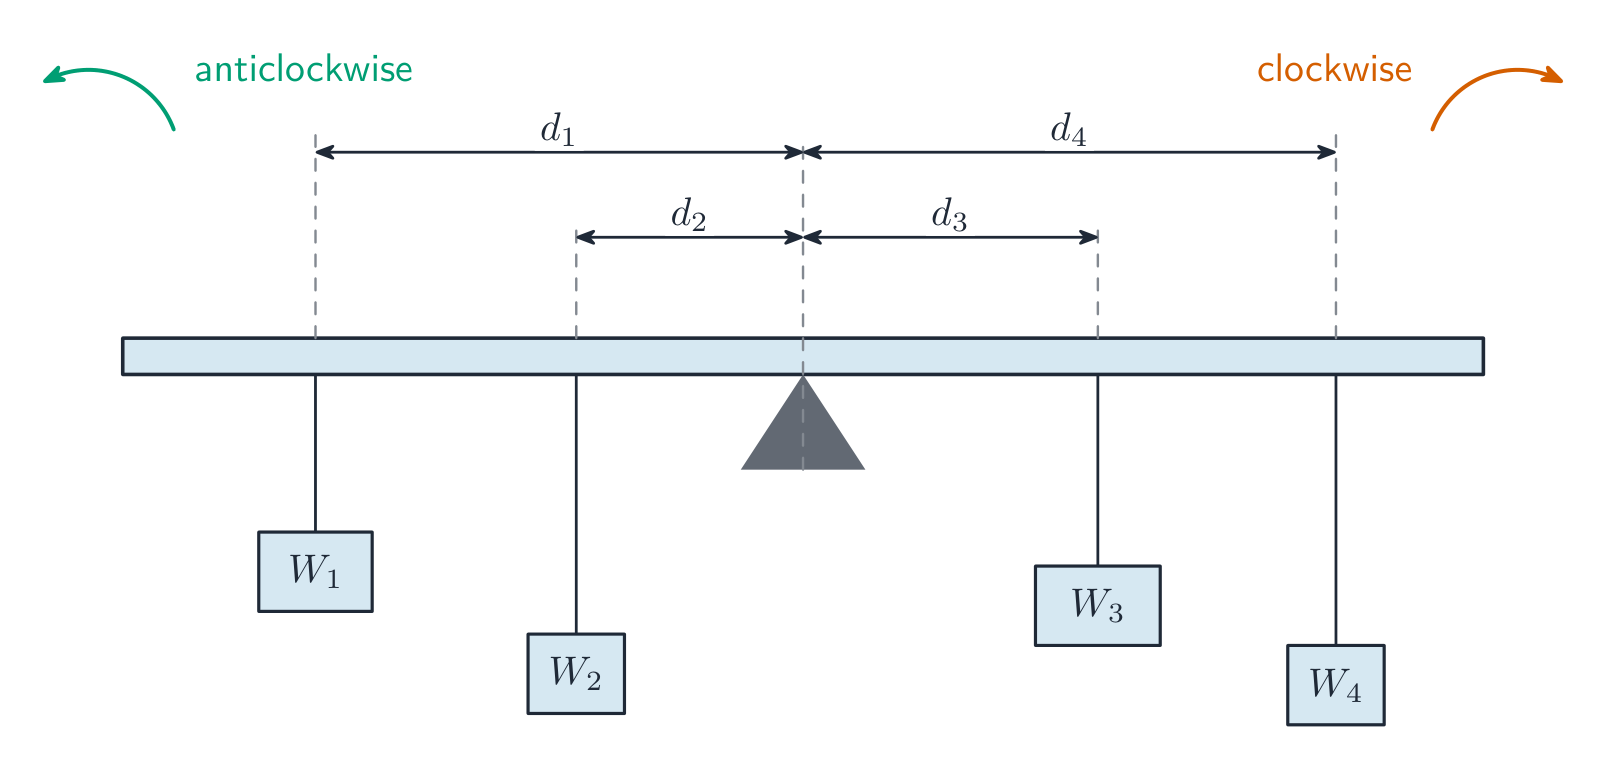
Mô-men là lực nhân với khoảng cách vuông góc, $\tau=Fd$. Thanh dầm ở trạng thái cân bằng quay khi mô-men ở mỗi bên bằng nhau.

Từ vựng Luyện tập
English Tiếng Việt
angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ góc quay
radians/ˈreɪdɪənz/ radian
angular velocity/ˈæŋɡjʊlə vəˈlɒsɪti/ vận tốc góc
angular acceleration/ˈæŋɡjʊlə əkˌseləˈreɪʃn/ gia tốc góc
tangential acceleration/tænˈdʒenʃl əkˌseləˈreɪʃn/ gia tốc tiếp tuyến
centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ gia tốc hướng tâm
Torque/tɔːk/ Mô-men lực
vector product/ˈvektə ˈprɒdʌkt/ tích có hướng (vector product)
moment arm/ˈməʊmənt ɑːm/ Cánh tay lực
right-hand rule/raɪt hænd ruːl/ qui tắc bàn tay phải
Rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ Momen quán tính quay
linear density/ˈlɪnɪə ˈdensɪti/ Mật độ tuyến tính
parallel-axis theorem/ˈpærəlel ˈæksɪs ˈθɪərəm/ định lý trục song song
rotational equilibrium/rəʊˈteɪʃənl ˌiːkwɪˈlɪbrɪəm/ cân bằng quay
static equilibrium/ˈstætɪk ˌiːkwɪˈlɪbrɪəm/ cân bằng tĩnh
Xem bài học
5.4

Quán tính Quay

Chương trình

Mục tiêu học tập 5.4.A: Mô tả quán tính quay của một hệ vật cứng so với một trục quay cho trước.

  • 5.4.A.1 Quán tính quay đo lường sự kháng cự của một hệ vật cứng đối với sự thay đổi chuyển động quay và liên quan đến khối lượng của hệ thống và sự phân bố khối lượng đó so với trục quay.
  • 5.4.A.2 Momen quán tính của một vật quay tại khoảng cách vuông góc $r$ từ một trục được mô tả bởi phương trình $I = mr^2$.
  • 5.4.A.3 Momen quán tính tổng hợp của một tập hợp các vật đối với một trục là tổng các momen quán tính của từng vật đối với trục đó.
    • Phương trình: $I_{\text{tot}} = \sum I_i = \sum m_i r_i^2$
  • 5.4.A.4 Đối với một vật rắn có thể xem như một tập hợp các phần tử khối lượng vi phân, $dm$, momen quán tính của vật rắn có thể được tính toán bằng phương trình $I = \int r^2\, dm$, trong đó $r$ là khoảng cách vuông góc từ $dm$ đến trục quay.

Mục tiêu học tập 5.4.B: Mô tả quán tính quay của một hệ vật cứng quay quanh một trục không đi qua trọng tâm của hệ.

  • 5.4.B.1 Quán tính quay của một hệ vật cứng trong một mặt phẳng cho trước đạt giá trị nhỏ nhất khi trục quay đi qua trọng tâm của hệ.
  • 5.4.B.2 Định lý trục song song sử dụng phương trình sau để liên hệ quán tính quay của một hệ vật cứng quanh bất kỳ trục nào song song với trục đi qua trọng tâm của nó:
    • Phương trình: $I' = I_{\text{cm}} + Md^2$

Tuyên bố giới hạn: AP Physics C: Cơ học chỉ yêu cầu học sinh sử dụng giải tích trong các chứng minh momen quán tính của thanh mảnh có mật độ đều hoặc không đều đối với một trục tùy ý vuông góc với thanh, cũng như các chứng minh momen quán tính của vỏ trụ mỏng, đĩa, hoặc các vật rắn có thể xem như được cấu thành từ các vòng tròn hoặc vỏ đồng trục đối với một trục đi qua tâm của chúng (ví dụ: vòng tròn rỗng).

Học sinh cần có hiểu biết định tính về các yếu tố ảnh hưởng đến momen quán tính; ví dụ, momen quán tính lớn hơn khi khối lượng nằm xa trục quay hơn, đây là lý do tại sao một vòng tròn có momen quán tính lớn hơn một đĩa đặc có cùng khối lượng và bán kính.

Nguồn: Mô tả Khóa học và Bài thi College Board AP

Quán tính quay $I$ đo lường sự kháng cự lại gia tốc góc – tương đương quay của khối lượng, nhưng nó phụ thuộc vào vị trí của khối lượng. Đối với chất điểm, $I=\sum m_ir_i^2$; đối với vật thể liên tục,

$$I=\int r^2\,dm.$$

Khối lượng nằm xa trục quay đóng vai trò chủ đạo, nhờ vào yếu tố $r^2$.

Ví dụ có lời giải (thanh). Một thanh đều (khối lượng $M$, chiều dài $L$) quanh trục tại giữa: với mật độ dài $\lambda=M/L$, $dm=\lambda\,dx$, suy ra $I=\displaystyle\int_{-L/2}^{L/2}x^2\,\frac{M}{L}\,dx=\frac{1}{12}ML^2$. Kỳ thi AP cũng yêu cầu biết cách tính cho các thanh không đều: nếu $\lambda(x)=cx$ nằm trên $[0,L]$, trước hết hãy tìm $M=\int_0^L cx\,dx=\tfrac12cL^2$, sau đó tính $I=\int_0^L x^2(cx)\,dx=\tfrac14cL^4=\tfrac12ML^2$ quanh đầu nhẹ.

Ví dụ minh họa (đĩa từ các vòng tròn). Một đĩa đặc là tập hợp các vòng tròn: một vòng tròn bán kính $r$ có bề rộng $dr$ sẽ có $dm=\dfrac{M}{\pi R^2}\,2\pi r\,dr$, nên

$$I=\int_0^R r^2\,dm=\frac{2M}{R^2}\int_0^R r^3\,dr=\tfrac12MR^2.$$

Phương pháp vỏ trụ đồng trục tương tự cũng áp dụng được cho vỏ trụ rỗng và vòng tròn annular (hình vành donut).

Định lý trục song song giúp chuyển đổi một moment quán tính đã biết $I$ sang một trục song song cách xa nó một khoảng $d$:

$$I'=I_{\text{cm}}+Md^2.$$

Đối với thanh quay quanh một đầu: $I=\tfrac1{12}ML^2+M\big(\tfrac{L}{2}\big)^2=\tfrac13ML^2$.

5.5

Cân Bằng Quay

Chương trình

Mục tiêu học tập 5.5.A: Mô tả các điều kiện để vận tốc góc của một hệ duy trì không đổi.

  • 5.5.A.1 Một hệ có thể thể hiện trạng thái cân bằng quay (vận tốc góc không đổi) mà không cần ở trạng thái cân bằng tịnh tiến, và ngược lại.
    • 5.5.A.1.i Sơ đồ vật tự do và sơ đồ lực mô tả bản chất của các lực và mô-men tác dụng lên một vật hay hệ vật cứng.
    • 5.5.A.1.ii Cân bằng quay là trạng thái của các mô-men sao cho tổng mô-men tác dụng lên hệ bằng không.
      • Phương trình: $\sum \tau_i = 0$
    • 5.5.A.1.iii Phiên bản quay của định luật Newton thứ nhất là: một hệ sẽ có vận tốc góc không đổi chỉ khi tổng mô-men tác dụng lên hệ bằng không.
  • 5.5.A.2 Hệ quả quay của định luật Newton thứ hai phát biểu rằng nếu các mô-men tác dụng lên một hệ vật cứng không cân bằng, thì vận tốc góc của hệ phải đang thay đổi.

Tuyên bố giới hạn: AP Physics C: Cơ học không yêu cầu học sinh đồng thời phân tích chuyển động quay trong nhiều mặt phẳng.

Nguồn: Mô tả Khóa học và Bài thi College Board AP

Định luật Newton thứ nhất có dạng quay: với mô-men lực tổng hợp bằng không, vận tốc góc không đổi – một vật处于 cân bằng quay hoặc không quay hoặc quay đều. Cân bằng tĩnh完全的 đòi hỏi cả $\sum F=0$ và $\sum\tau=0$ (đối với bất kỳ trục nào). Bước chuẩn thường gặp trong các bài toán dầm và thang: đặt trục quay tại điểm tác dụng của một lực chưa biết, để lực này triệt tiêu trong phương trình mô-men lực.

Tại vị trí cân bằng, mô-men xoắn theo chiều kim đồng hồ và ngược chiều kim đồng hồ quanh trục là bằng nhau
Tại trạng thái cân bằng, mô-men lực cùng chiều kim đồng hồ và ngược chiều kim đồng hồ quanh trục là bằng nhau

Ví dụ có lời giải. Một dầm đều $20\ \text{kg}$, dài $4.0\ \text{m}$, được gắn trục quay ở đầu trái và giữ ngang bằng một dây thừng đứng ở đầu phải. Một đứa trẻ nặng $40\ \text{kg}$ ngồi cách trục quay $1.0\ \text{m}$. Các mô-men lực quanh trục: $T(4.0)=20g(2.0)+40g(1.0)$, suy ra $T=\dfrac{392+392}{4.0}=196\ \text{N}$. Sau đó, cân bằng lực theo phương đứng cho ta lực đẩy lên của trục: $F_p=(60)(9.8)-196=392\ \text{N}$. Việc chọn trục quay là điểm gắn giúp loại bỏ hoàn toàn $F_p$ khỏi phương trình mô-men lực.

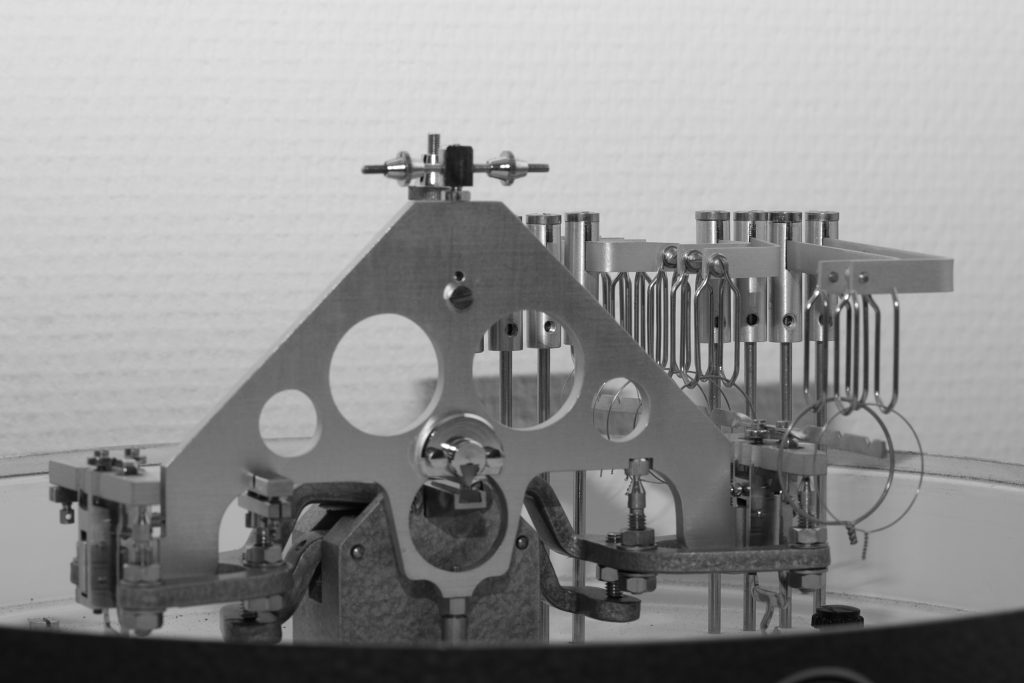
Cân đũa: cân bằng quay khi mô-men xoắn theo chiều kim đồng hồ và ngược chiều kim đồng hồ khớp nhau
Cân bằng dầm: cân bằng quay khi mô-men lực cùng chiều và ngược chiều kim đồng hồ khớp nhau
Khám phá

Tìm điểm cân bằng

Để đạt cân bằng quay, tổng mô-men chiều kim đồng hồ phải bằng tổng mô-men ngược chiều kim đồng hồ. Di chuyển lực và khoảng cách cho đến khi thanh cân bằng.

Xem bài học
5.6

Định Luật Second Của Newton Dạng Quay

Chương trình

Mục tiêu học tập 5.6.A: Mô tả các điều kiện để vận tốc góc của một hệ thay đổi.

  • 5.6.A.1 Vận tốc góc thay đổi khi tổng mô-men tác dụng lên vật hay hệ không bằng không.
  • 5.6.A.2 Tốc độ thay đổi vận tốc góc của một hệ vật cứng tỷ lệ thuận với tổng mô-men tác dụng lên hệ vật cứng và cùng hướng. Gia tốc góc của hệ vật cứng tỷ lệ nghịch với quán tính quay của hệ vật cứng.
    • Phương trình: $\alpha_{\text{sys}} = \dfrac{\Sigma\tau}{I_{\text{sys}}} = \dfrac{\tau_{\text{net}}}{I_{\text{sys}}}$
  • 5.6.A.3 Để mô tả đầy đủ một hệ vật cứng đang quay, có thể cần phải thực hiện các phân tích tịnh tiến và quay độc lập.

Nguồn: Mô tả Khóa học và Bài thi College Board AP

Một mô-men lực tổng hợp sẽ tạo ra gia tốc góc tỷ lệ thuận với moment quán tính:

$$\alpha=\frac{\sum\tau}{I}\qquad\Big(\text{more generally }\sum\vec{\tau}=\frac{d\vec{L}}{dt}\Big).$$

Giải bài toán động học quay giống hệt như giải bài toán động học tịnh tiến, với $\tau\leftrightarrow F$, $I\leftrightarrow m$, $\alpha\leftrightarrow a$ – vẽ sơ đồ lực tự do, lập phương trình, giải.

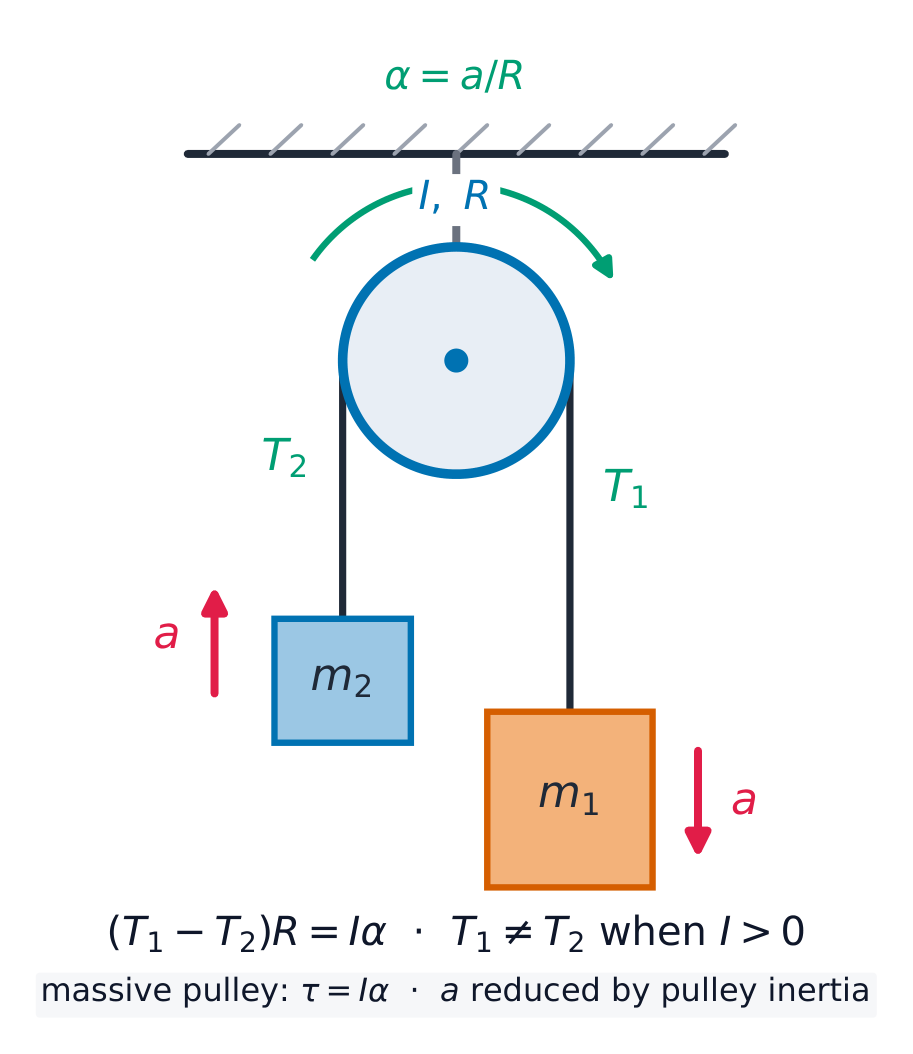
Ròng rọc khối lượng lớn: hai lực căng khác nhau vì ròng rọc cần mô-men xoắn tổng
Ròng rọc có khối lượng: hai lực căng khác nhau vì ròng rọc cần một mô-men lực tổng hợp

Ví dụ có lời giải (ròng rọc có khối lượng). Hai vật nặng $m_1=4.0\ \text{kg}$ và $m_2=2.0\ \text{kg}$ treo vào một dây qua một ròng rọc có moment quán tính $I=0.50\ \text{kg}\cdot\text{m}^2$ và bán kính $R=0.20\ \text{m}$. Ba phương trình định luật Newton, mỗi vật một phương trình:

$$m_1g-T_1=m_1a,\qquad T_2-m_2g=m_2a,\qquad (T_1-T_2)R=I\alpha=\frac{Ia}{R}.$$

Cộng chúng (với $I/R^2=12.5\ \text{kg}$): $a=\dfrac{(m_1-m_2)g}{m_1+m_2+I/R^2}=\dfrac{19.6}{18.5}=1.1\ \text{m/s}^2$. Sau đó là $T_1=m_1(g-a)=35\ \text{N}$ và $T_2=m_2(g+a)=22\ \text{N}$. Các lực căng phải khác nhau – nếu không thì pulley sẽ không quay được. (Nếu đề bài nói pulley nhẹ, thì $I\approx0$ và các lực căng trở nên bằng nhau lại.)

Kỹ năng làm bài thi. Các câu hỏi FRQ về chuyển động quay chấm điểm ở phần thiết lập: vẽ sơ đồ vật thể tự do riêng biệt cho mỗi khối lượng và pulley, quy ước dây ⟨⟩$a=R\alpha$ được nêu rõ, và quy ước dấu nhất quán. Lỗi phổ biến nhất là giả định rằng có một lực căng duy nhất trên cả sợi dây đi qua một pulley có khối lượng.

Từ vựng Luyện tập
English Tiếng Việt
pulley/ˈpʊli/ con pulley
5.6

Mẹo làm bài thi

  • Sử dụng các tương ứng quay: $\theta,\omega=\tfrac{d\theta}{dt},\alpha=\tfrac{d\omega}{dt}$, với các phương trình constant-$\alpha$ phản chiếu chuyển động học tuyến tính.
  • Chuyển đổi giữa tuyến tính và góc thông qua $v=r\omega$ và $a_t=r\alpha$ (cùng centripetal $a_c=\tfrac{v^2}{r}=\omega^2 r$).
  • Giữ nguyên radian trong suốt quá trình và xác định chiều dương của sự quay.
  • Liên hệ mô-men lực với gia tốc góc thông qua $\tau=I\alpha$.
  • Vẽ trục quay — cánh tay đòn là khoảng cách vuông góc đến nó.

Bài học tương tác về chủ đề này

Làm theo từng bước, kèm theo bài tập kiểm tra ngay lập tức.

Đề thi cũ

Nhiều chủ đề hơn trong AP Vật lý C: Cơ học

Đăng nhập hoặc tạo tài khoản

IGCSE, A-Level & AP