コンテンツへスキップ

トルクと回転運動の力学

AP物理学C:力学 · トピック 5

查看幻灯片 練習する
このトピックのビデオレッスン 動画ページを開く
7:22

トルクと回転運動の力学

ドアの取っ手を押すと簡単に開く。今、同じ強さでヒンジのすぐ横を押す。ほとんど何もしない。両方の時、力は同じだった…

英語ナレーション・英語+中文字幕 burning-in

5.1

回転運動学

シラバス

学習目標 5.1.A: 角変位、角速度、角加速度を用いて、時間の経過に伴う系の回転を説明する。

  • 5.1.A.1 角変位とは、剛体系上の一点が特定の軸に対して回転する際の角度(ラジアン単位)の測定値である。
    • 式: $\Delta\theta = \theta - \theta_0$
    • 5.1.A.1.i 剛体系とは、形状を保ちつつも、回転中に系内の異なる点が異なる方向に動く系である。剛体系は単一の物体としてモデル化することはできない。
    • 5.1.A.1.ii 回転軸回りの角変位の一方の向き(時計回りまたは反時計回り)は通常数学的に正の符号で示され、もう一方の向きは数学的に負の符号となる。
    • 5.1.A.1.iii 系が軸周りに回転する様子が、その重心の運動を用いて十分に記述できる場合、系は単一の物体として扱える。例えば、地球-太陽系の重心周りの公転を考える際、地球の自転による運動は無視できるほど小さい。
  • 5.1.A.2 角速度とは、角位置が時間にどのように変化するかを表す rate(比率)である。
    • 式: $\omega = \dfrac{d\theta}{dt}$
  • 5.1.A.3 角加速度とは、角速度が時間にどのように変化するかを表す rate(比率)である。
    • 式: $\alpha = \dfrac{d\omega}{dt}$
  • 5.1.A.4 ある軸周りの角変位、角速度、角加速度は、一次元の線形変位、速度、加速度に対応するものであり、同様の数学的関係を示す。
    • 5.1.A.4.i 角加速度が一定の場合、角変位、角速度、角加速度の間の数学的関係は次の式で表される:
      • $\omega = \omega_0 + \alpha t$
      • $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
      • $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
    • 5.1.A.4.ii 角変位、角速度、角加速度を時間の関数としてプロットしたグラフを用いることで、これらの物理量の間の関係を求めることができる。

範囲の声明: AP Physics C: Mechanicsでは、ベクトルの慣例を用いて角変位、角速度、および角加速度の大きさを数学的に操作できることが期待されている。しかし、これらのベクトルの方向は試験では評価されない。

点または剛体に対する回転運動学量の方向の説明は、特定の回転軸に対して時計回りと反時計回りに限定される。
出典: College Board AP コースおよび試験説明書

回転は角 quantities を用いて直線運動を模倣しており、それらは微分として定義されます:

$$\omega=\frac{d\theta}{dt},\qquad \alpha=\frac{d\omega}{dt}=\frac{d^2\theta}{dt^2}.$$

ここで $\theta$ は角変位(ラジアン)、$\omega$ は角速度、$\alpha$ は角加速度です。(APではそれらの大きさと符号を扱います;3Dベクトルの方向は評価対象ではありません。)$\alpha$ が一定の場合、運動方程式は直線運動のものを文字を変えただしのものです:

$$\omega=\omega_0+\alpha t,\qquad \Delta\theta=\omega_0t+\tfrac12\alpha t^2,\qquad \omega^2=\omega_0^2+2\alpha\,\Delta\theta.$$
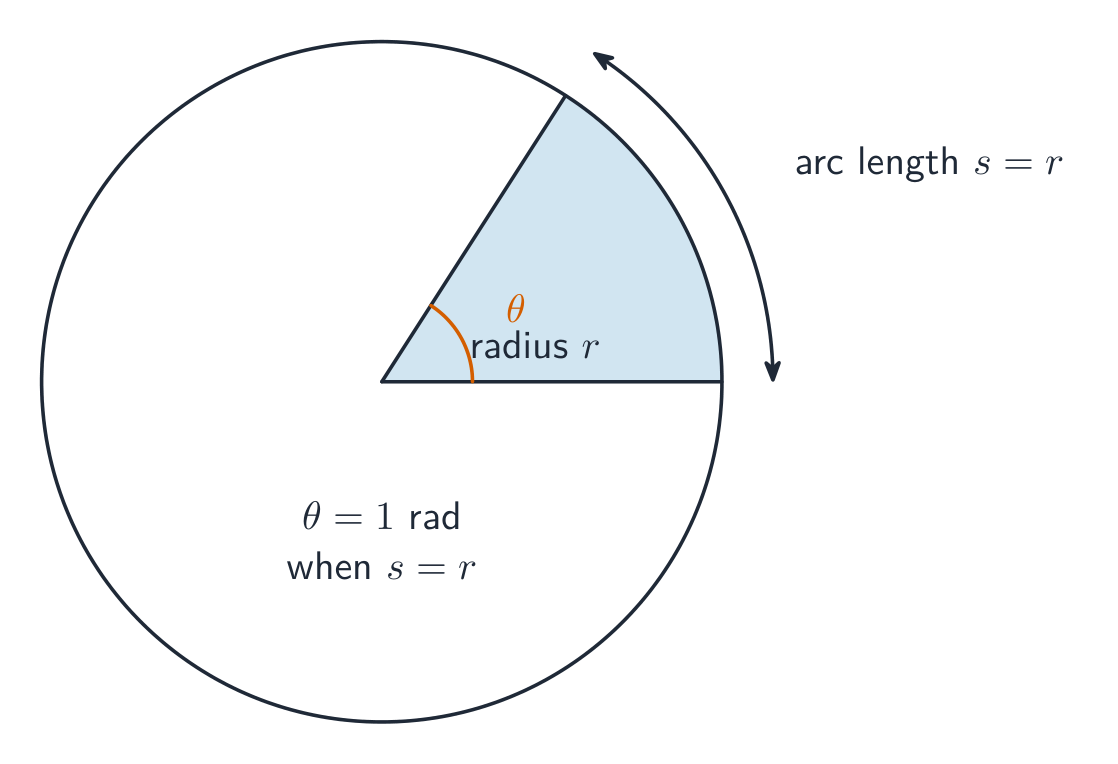
弧の長さが半径と等しい角度が1ラジアンである

** worked example(例題)。** ファンの羽根が $30\ \text{rad/s}$ から静止に减速し、$\alpha=-6.0\ \text{rad/s}^2$ で$t=5.0\ \text{s}$ かかり、$\Delta\theta=\dfrac{0-30^2}{2(-6.0)}=75\ \text{rad}$ 回転しました – 約$12$ 回転。

5.2

直線運動と回転運動の関連

シラバス
Learning ObjectiveEssential Knowledge

5.2.A
Describe the linear motion of a point on a rotating rigid system that corresponds to the rotational motion of that point, and vice versa.

  • 5.2.A.1 For a point at a distance $r$ from a fixed axis of rotation, the linear distance $s$ traveled by the point as the system rotates through an angle $\Delta\theta$ is given by the equation $\Delta s = r\Delta\theta$.
  • 5.2.A.2 Derived relationships of linear velocity and of the tangential component of acceleration to their respective angular quantities are given by the following equations:
    • $s = r\theta$
    • $v = r\omega$
    • $a_T = r\alpha$
  • 5.2.A.3 For a rigid system, all points within that system have the same angular velocity and angular acceleration.

Boundary statement: AP Physics C: Mechanics expects students to be able to mathematically manipulate the magnitudes of angular displacement, angular velocity, and angular acceleration using vector conventions. However, the directions of the vectors will not be assessed on the exam.

Descriptions of the directions of rotational kinematics quantities for a point or rigid body are limited to clockwise and counterclockwise with respect to a given axis of rotation.

出典: College Board AP コースおよび試験説明書

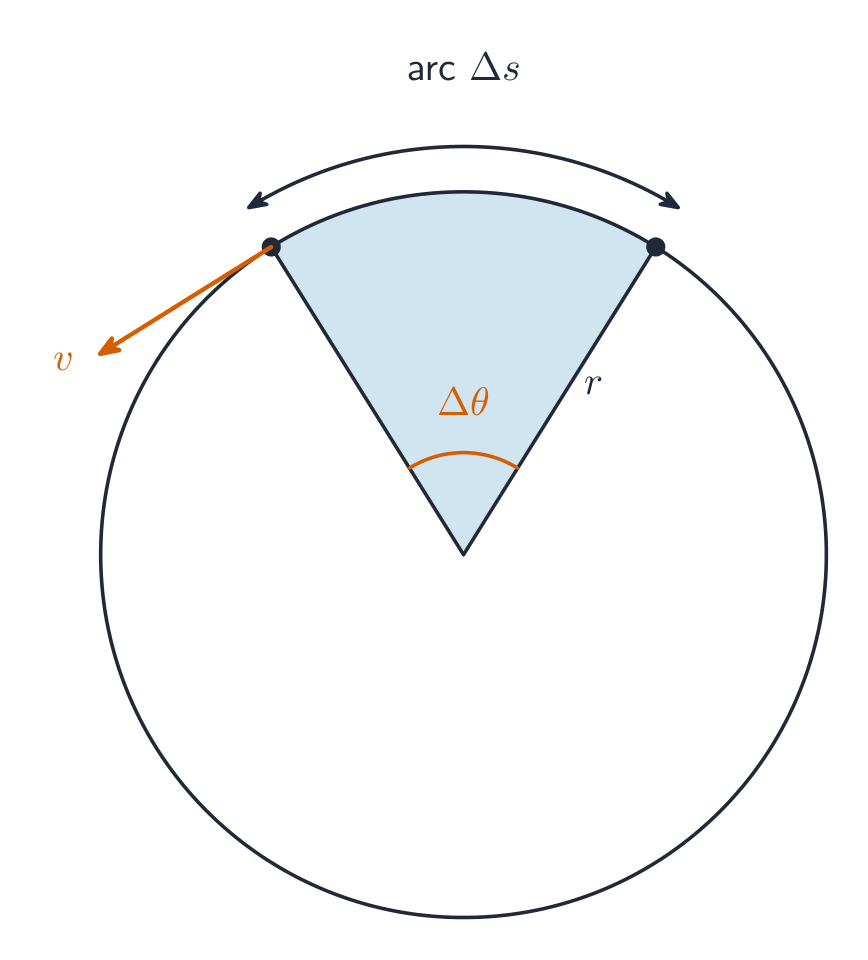
軸から半径 $r$ の点はその弧に沿って移動します。

$$s=r\theta,\qquad v=r\omega,\qquad a_t=r\alpha,$$

したがって、外側の点は速く動きます。回転する点には通常、同時に二つの加速度成分があります:接線加速度 $a_t=r\alpha$(弧に沿って加速)と向心加速度 $a_c=\dfrac{v^2}{r}=r\omega^2$(回転、軸に向かう)です。これらは垂直なので、$a=\sqrt{a_t^2+a_c^2}$。

半径が角だけ回転すると、一点が弧上を速度vで動く
5.3

トルク

シラバス

学習目標 5.3.A: 剛体系に働くトルクを特定する。

  • 5.3.A.1 トルクは、回転軸から力の作用点へ向かう位置ベクトルに垂直な力成分のみによって生じる。
  • 5.3.A.2 レバーアームとは、回転軸から力の作用線への垂直距離である。

学習目標 5.3.B: 剛体系に作用するトルクを説明する。

  • 5.3.B.1 トルクは力図を用いて説明できる。
    • 5.3.B.1.i 力図は自由体図と類似しており、剛体系に作用するトルクの分析に用いられる。
    • 5.3.B.1.ii 自由体図と同様に、力図は剛体系に作用する力の相対的な大きさや方向を表す。また、力図には、回転軸に対する力が作用する位置も描かれる。
  • 5.3.B.2 選択した支点に対して、ある力が作用する剛体システムに働くトルクは $\vec{\tau} = \vec{r} \times \vec{F}$ で表される。
    • 5.3.B.2.i 二つのベクトル $\vec{A}$ と $\vec{B}$ の外積は、大きさ $\vec{A} \times \vec{B} = AB\sin\theta$ のベクトル quantity を生成する。
    • 5.3.B.2.ii ベクトル $\vec{A}$ と $\vec{B}$ の外積によって得られるベクトルの方向は、両方のベクトル $\vec{A}$ と $\vec{B}$ に垂直であり、したがってベクトル $\vec{A}$ と $\vec{B}$ が定義する平面に直交する。
    • 5.3.B.2.iii ベクトル $\vec{A}$ と $\vec{B}$ の外積によって得られるベクトルの方向は、適切な右手則を適用することで定性的に決定できる。

出典: College Board AP コースおよび試験説明書

力のモーメント(トルク)の原理

トルクとは力の回転効果であり、力(並進の原因)が rotational cause(回転の原因)であるように、それはベクトル積です:

$$\vec{\tau}=\vec{r}\times\vec{F},\qquad \tau=rF\sin\theta=F\,r_\perp,$$

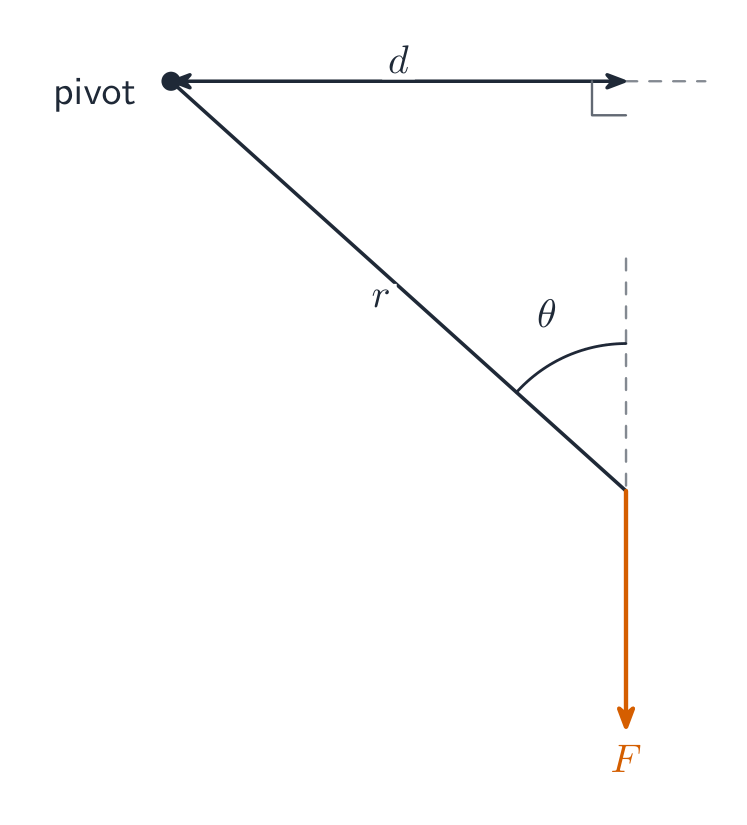
ここで $r_\perp$ はモーメントアームであり、軸から力の作用線までの垂直距離です。より大きな力を、軸から離れて、より垂直にかければ、より大きなトルクになります。軸に向かって(またはその逆方向に)まっすぐ向かう力にはゼロのトルクがあります。平面内では、反時計回りと時計回りのトルクに異なる符号を与えて足し合わせます。

ベクトル積として、$\vec\tau=\vec r\times\vec F$ は $\vec r$ と $\vec F$ の平面に対して垂直を向き、その方向は右手の法則によって固定される:右の指を $\vec r$ から $\vec F$ へ巻くと、親指は $\vec\tau$ 方向を指す – 反時計回りの回転では紙面外へ、時計回りの回転では紙面内へ。同じ法則が角運動量 $\vec L=\vec r\times\vec p$ の方向を与える。

A force's torque depends on the perpendicular distance from the axis
ギア列:トルクと回転慣性はギア比を介して結合される
探索

ビーム上のモーメントを釣り合わせる

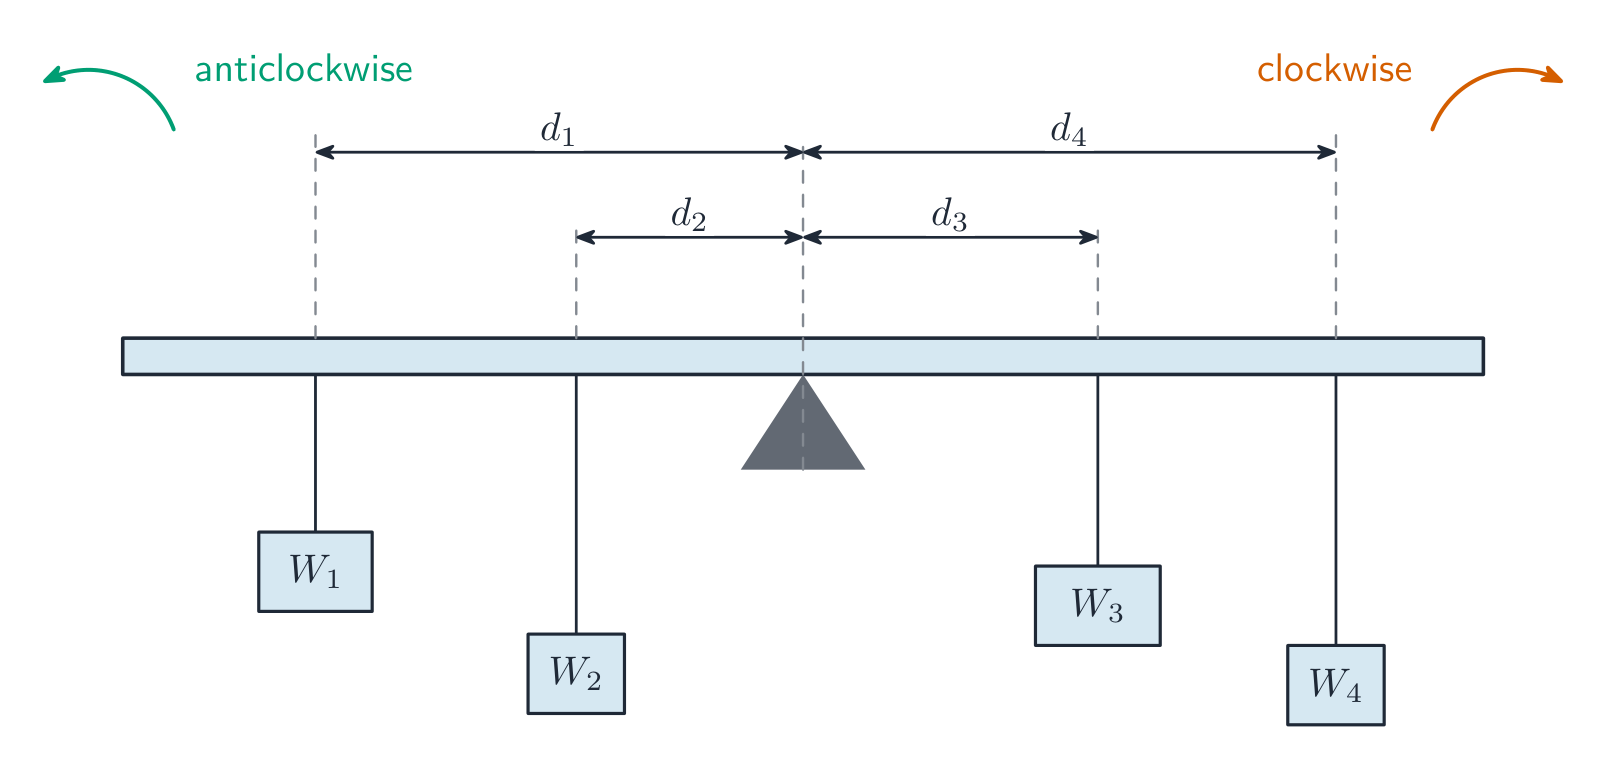
モーメント は力に垂直距離を掛けたもの、$\tau=Fd$。両側のモーメントが等しいとき、ビームは 回転平衡状態 にある。

English 日本語
angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ 角変位の変化率である
radians/ˈreɪdɪənz/ ラジアン
angular velocity/ˈæŋɡjʊlə vəˈlɒsɪti/ 角速度の変化率である
angular acceleration/ˈæŋɡjʊlə əkˌseləˈreɪʃn/ 角加速度
tangential acceleration/tænˈdʒenʃl əkˌseləˈreɪʃn/ 接線加速度を持つ
centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ 向心加速度
Torque/tɔːk/ トルク
vector product/ˈvektə ˈprɒdʌkt/ ベクトル積
moment arm/ˈməʊmənt ɑːm/ モーメントアーム
right-hand rule/raɪt hænd ruːl/ 右手の法則
Rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ 回転慣性
linear density/ˈlɪnɪə ˈdensɪti/ 線密度
parallel-axis theorem/ˈpærəlel ˈæksɪs ˈθɪərəm/ 平行軸の定理
rotational equilibrium/rəʊˈteɪʃənl ˌiːkwɪˈlɪbrɪəm/ 回転平衡
static equilibrium/ˈstætɪk ˌiːkwɪˈlɪbrɪəm/ 静的平衡
レッスンを視聴
5.4

回転慣性

シラバス

学習目標 5.4.A: 指定された回転軸に対して、剛体系の回転慣性を説明する。

  • 5.4.A.1 回転慣性は、剛体系の回転の変化に対する抵抗力を表し、その系の質量およびその質量の回転軸に対する分布に関連している。
  • 5.4.A.2 軸から垂直距離 $r$ で回転している物体の回転慣性は、以下の式 $I = mr^2$ で表される。
  • 5.4.A.3 軸に関する物体の集合の総回転慣性は、各物体のその軸に関する回転慣性の和である。
    • 式: $I_{\text{tot}} = \sum I_i = \sum m_i r_i^2$
  • 5.4.A.4 微分質量の集合と見なせる固体において、$dm$ は固体の回転慣性を以下の式 $I = \int r^2\, dm$ で計算でき、ここで $r$ は ⟨⟩ $dm$ から回転軸までの垂直距離である。

学習目標 5.4.B: 重心を通らない軸について回転する剛体系の回転慣性を説明する。

  • 5.4.B.1 剛体系の特定の平面における回転慣性は、回転軸が重心を通る場合に最小となる。
  • 5.4.B.2 平行軸の定理は、重心を通る軸に平行な任意の軸に関する剛体系の回転慣性を関連付けるために、以下の式を用いる。
    • 式: $I' = I_{\text{cm}} + Md^2$

範囲の声明: AP Physics C: Mechanicsでは、学生には均質または不均質密度の細い棒の任意の軸に垂直な回転慣性、および円筒形シェル、ディスク、または共軸リングまたはシェルから構成できると考えられる剛体の中心を通る軸に関する回転慣性の導出において微積分を使用することが期待されている。

学生は、回転慣性に影響する要因を定性的に理解している必要がある。例えば、質量が回転軸から遠いほど回転慣性は大きくなるため、同じ質量と半径を持つ実心のピクルよりもホープの方が回転慣性が大きいことなど。

出典: College Board AP コースおよび試験説明書

回転慣性 $I$ は角加速度への抵抗を表し、質量の回転対応物ですが、質量がどこにあるかに依存します。点質量の場合、$I=\sum m_ir_i^2$;連続体の場合、

$$I=\int r^2\,dm.$$

軸から遠い質量が支配的になるのは、$r^2$ のためです。

** worked example(棒の場合)。** 均質棒(質量 $M$、長さ $L$)の中心について:線密度 $\lambda=M/L$ 、$dm=\lambda\,dx$ 、よって$I=\displaystyle\int_{-L/2}^{L/2}x^2\,\frac{M}{L}\,dx=\frac{1}{12}ML^2$ 。APでも不均質棒が期待されます:$\lambda(x)=cx$ が $[0,L]$ にある場合、まず $M=\int_0^L cx\,dx=\tfrac12cL^2$ を見つけ、次に軽い端について$I=\int_0^L x^2(cx)\,dx=\tfrac14cL^4=\tfrac12ML^2$ を求める。

** worked example(リングからの円盤)。** 実心の円盤はリングの巣です。半径 $r$ 、幅 $dr$ のリングは $dm=\dfrac{M}{\pi R^2}\,2\pi r\,dr$ があるため、

$$I=\int_0^R r^2\,dm=\frac{2M}{R^2}\int_0^R r^3\,dr=\tfrac12MR^2.$$

同軸シェル法は円筒シェルや環状リングにも適用できます。

平行軸の定理は、既知の $I$ を、軸から $d$ 離れた平行軸へシフトさせます:

$$I'=I_{\text{cm}}+Md^2.$$

棒の片方の端について:$I=\tfrac1{12}ML^2+M\big(\tfrac{L}{2}\big)^2=\tfrac13ML^2$。

5.5

回転平衡

シラバス

学習目標 5.5.A: 系の角速度が一定に保たれる条件を説明する。

  • 5.5.A.1 系は並進平衡にない場合でも回転平衡(一定の角速度)を示すことができ、逆にその逆も成り立つ。
    • 5.5.A.1.i 自由体図および力図は、物体または剛体系に作用する力とトルクの性質を説明する。
    • 5.5.A.1.ii 回転平衡とは、系に作用する正味トルクがゼロとなるトルクの配置のことである。
      • 数式: $\sum \tau_i = 0$
    • 5.5.A.1.iii ニュートンの第一法則の回転における対応は、系に作用する正味トルクがゼロである場合にのみ、系は一定の角速度を維持することである。
  • 5.5.A.2 ニュートンの第二法則の回転における補題は、剛体系に作用するトルクが釣り合わない場合、その系の角速度は変化しなければならないというものである。

範囲の声明: AP Physics C: Mechanicsでは、学生には複数の平面での回転を同時に解析することが期待されていない。

出典: College Board AP コースおよび試験説明書

ニュートンの第一法則には回転形があります:正味トルクがゼロなら角速度は一定です – 回転平衡状態にある物体は回転しないか、一定の速度で回転します。完全な静力学平衡には、$\sum F=0$ と$\sum\tau=0$ (任意の軸について)の両方が必要です。梁や梯子の標準的なアプローチ:未知の力が働く点に軸を置くことで、その力がトルク式から消去されます。

つり合い状態では、軸周りの時計回りと反時計回りのトルクは等しい

計算例。 均一な$20\ \text{kg}$のビームで、長さは$4.0\ \text{m}$、左端で支点を持ち、右端で垂直なロープによって水平に保持されている。$40\ \text{kg}$の子供が支点から$1.0\ \text{m}$の位置に座っている。支点周りのトルク: $T(4.0)=20g(2.0)+40g(1.0)$、よって$T=\dfrac{392+392}{4.0}=196\ \text{N}$。次に垂直方向の力のつり合いにより、支点の上方への押し出しは$F_p=(60)(9.8)-196=392\ \text{N}$となる。軸として支点を選ぶことで、$F_p$をトルク方程式から完全に除外した。

beam balance: 時計回りと反時計回りのトルクが一致したときの回転つり合い
探索

釣り合う点を見つける

回転平衡状態 では、時計回りの総モーメントが反時計回りの総モーメントに等しい。力が釣り合うまで、力や距離を移動させろ。

レッスンを視聴
5.6

回転形式のニュートンの第二法則

シラバス

学習目標 5.6.A: 系の角速度が変化する条件を説明する。

  • 5.6.A.1 物体または系に作用する正味トルクがゼロでない場合、角速度は変化する。
  • 5.6.A.2 剛体系の角速度の変化率は、剛体系に作用する正味トルクに比例し、その正味トルクと同じ方向を持つ。剛体系の角加速度は、剛体系の回転慣性に反比例する。
    • 式: $\alpha_{\text{sys}} = \dfrac{\Sigma\tau}{I_{\text{sys}}} = \dfrac{\tau_{\text{net}}}{I_{\text{sys}}}$
  • 5.6.A.3 回転する剛体系を完全に記述するには、線形解析と回転解析を独立に行う必要がある場合がある。

出典: College Board AP コースおよび試験説明書

正味トルクは、回転慣性に比例して角加速度を生じます:

$$\alpha=\frac{\sum\tau}{I}\qquad\Big(\text{more generally }\sum\vec{\tau}=\frac{d\vec{L}}{dt}\Big).$$

回転力学を並進力学と同じように解きます。$\tau\leftrightarrow F$、$I\leftrightarrow m$、$\alpha\leftrightarrow a$ – 自由体図、式、解く。

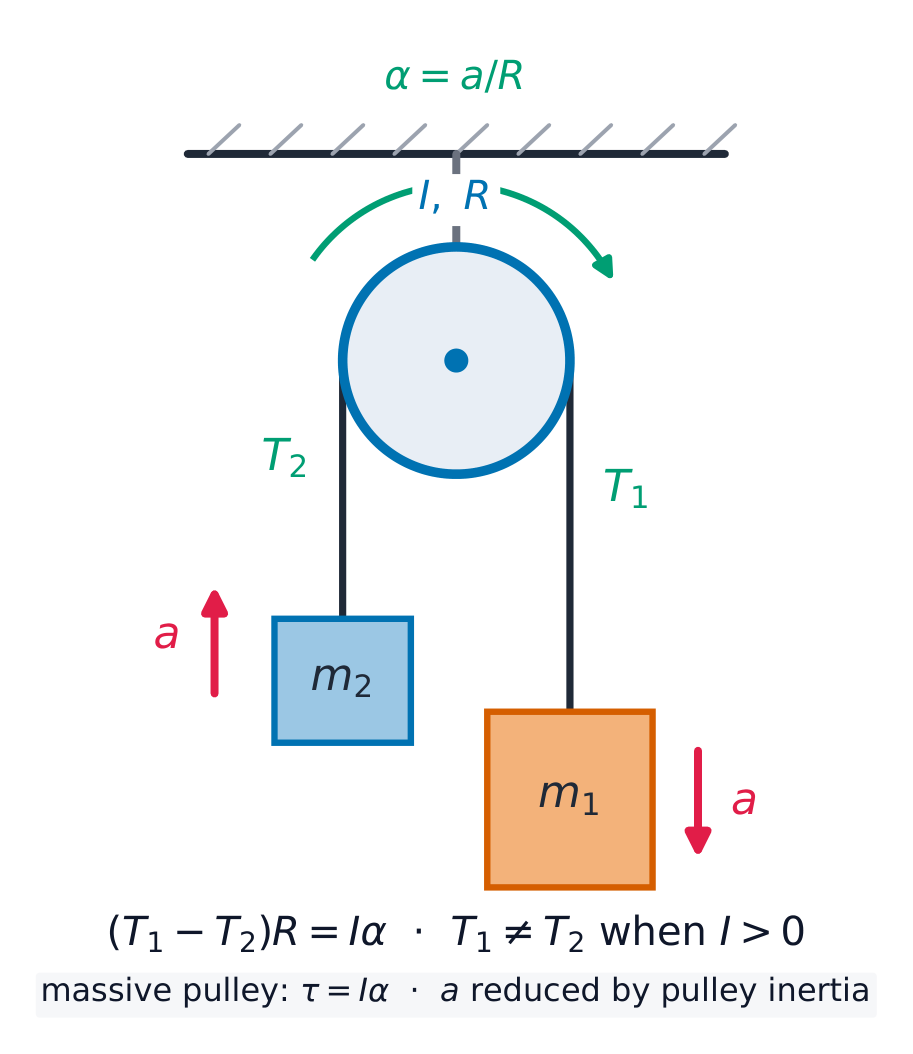
巨大な pulley: pulleyに正味トルクが必要であるため、2つの張力は異なる

** worked example(巨大な滑車の場合)。** 質量 $m_1=4.0\ \text{kg}$ と$m_2=2.0\ \text{kg}$ が、回転慣性$I=0.50\ \text{kg}\cdot\text{m}^2$、半径$R=0.20\ \text{m}$ の滑車上のロープに吊るされています。物体一つにつきニュートンの第二法の式、全部で3つ:

$$m_1g-T_1=m_1a,\qquad T_2-m_2g=m_2a,\qquad (T_1-T_2)R=I\alpha=\frac{Ia}{R}.$$

それらを加える($I/R^2=12.5\ \text{kg}$ を用いて):$a=\dfrac{(m_1-m_2)g}{m_1+m_2+I/R^2}=\dfrac{19.6}{18.5}=1.1\ \text{m/s}^2$。次に $T_1=m_1(g-a)=35\ \text{N}$ と $T_2=m_2(g+a)=22\ \text{N}$ 。張力は 異なっているはず である –否则、滑轮将无法转动。(问题中若说明滑轮是轻质的,则 $I\approx0$ ,张力再次相等。)

考试技巧。 旋转类自由作答题(FRQ)对装置设置进行评分:为每个质量块 以及 滑轮分别绘制受力图,陈述绳的约束条件 $a=R\alpha$ ,并保持符号约定一致。最常见的错误是假设穿过 有质量 滑轮的绳子各处张力相同。

English 日本語
pulley/ˈpʊli/ 滑車
5.6

試験対策

  • 回転対応量を使用する:$\theta,\omega=\tfrac{d\theta}{dt},\alpha=\tfrac{d\omega}{dt}$、一定の$\alpha$における方程式は線形運動学を反映している。
  • 利用 $v=r\omega$ 和 $a_t=r\alpha$ (加上向心加速度 $a_c=\tfrac{v^2}{r}=\omega^2 r$ )在直线运动和角运动之间进行转换。
  • 全程保持弧度单位,并确定一个正的旋转方向。
  • 通过 $\tau=I\alpha$ 将力矩与角加速度联系起来。
  • 画出旋转轴——力臂是到该轴的垂直距离。

このトピックのインタラクティブ授業

一歩ずつ進め、即時チェック付きの問題で学習します。

過去問

AP物理学C:力学 の他のトピック

ログインまたはアカウント作成

IGCSE, A-Level & AP