| 受験者は以下的能力を備えているべきである: | メモおよびガイドライン |
|---|---|
| 入力、出力、主記憶、および補助(可搬性を含む)ストレージの必要性に関する理解を示す | |
| 組込システムに関する理解を示す | 組込システムの利点と欠点を含む |
| ハードウェアデバイスの主要な操作を説明する | レーザープリンタ、3Dプリンタ、マイクロフォン、スピーカー、磁気ハードディスク、固体状(フラッシュ)メモリ、光ディスク読取/記録装置、タッチスクリーン、バーチャルリアリティヘッドセットを含む |
| バッファの利用に関する理解を示す | |
| ランダムアクセスメモリ(RAM)と読み出し専用メモリ(ROM)の違いを説明する | 様々なデバイスやシステムでの使用を含む |
| 静的RAM(SRAM)と動的RAM(DRAM)の違いを説明する | SRAMとDRAMが様々なデバイスやシステムで使用される用途、およびデバイスとその使用に応じて一方を他方よりも選択する理由を含む |
| プログラム可能ROM(PROM)、消去可能プログラム可能ROM(EPROM)、および電気的消去可能プログラム可能ROM(EEPROM)の違いを説明する | |
| モニタリングおよび制御システムへの理解を示す | • モニタリングと制御の違い • センサー(温度、圧力、赤外線、音を含む)およびアクチュエータの使用 • フィードバックの重要性を含む |
ハードウェア
A-Level Computer Science · トピック 3
 22:38
コンピュータ & コンポーネント
あらゆるコンピュータを開いて——ケースを越え、チップを越え、シリコンまで達すると——スイッチを見つける。数千ではなく、何十億もある。そして各々…
英語ナレーション・英語+中文字幕 burning-in
3.1
コンピュータとそのコンポーネント

シラバス
出典: Cambridge International シラバス
汎用コンピュータには4つの構成要素があります:
- 入力デバイス — データを入力する(キーボード、マウス、マイク、スキャナー、センサー)。
- 出力デバイス — 結果を出力する(モニター、スピーカー、プリンタ、アクチュエータ)。
- 主記憶 — プロセッサ(CPU)が直接アクセスできる高速メモリ(RAMとROM)。実行中のプログラムとそのデータを保持する。
- 副次記憶装置 — 速度は遅いが大容量で、使用されていない時にプログラムやデータを保持する(ハードディスク、SSD、光ディスク、USBメモリ)。
カリキュラムではなぜ各要素が必要かを問う。入力デバイスが必要なのは、コンピュータが入力されたデータと命令のみ処理できるからである。出力デバイスが必要なのは、人間が利用可能な形で結果を表示するためである。主記憶が必要なのは、プロセッサがメモリアドレス可能に保持されている命令とデータのみ実行でき、かつ高速にアクセスしなければならないからである。副次記憶装置が必要なのは、主記憶が揮発性で容量が小さいため、電源オフ時にもプログラムやデータを保存する必要があり、大容量かつ低コストの保存媒体が必要であり、着脱式ストレージによりデータ間の移動やバックアップが可能だからである。


探索
コンピュータシステムのブロックをタップしてください。
CPUを含む4つのブロックを探検します。データの流れは入力 → 処理 → 出力であり、主記憶は実行中のプログラムを保持し、補助記憶は後で利用するためにそれを保持します。
探索
ネットワークルート実験
デバイスからネットワークハードウェアおよびプロトコルを経てデータを追跡せよ。
語彙
練習する
| English | 日本語 |
|---|---|
| ROM/rɒm/ | ROM |
| secondary storage/ˈsekəndəri ˈstɔːrɪdʒ/ | 補助記憶装置 |
| hard disk/hɑːd dɪsk/ | ハードディスク |
3.1
埋め込みシステム
埋め込みシステムとは、特定の固定タスク(洗濯機、電子レンジ、車用エンジンユニット、サーモスタットなど)を行うために他の機器に組み込まれたコンピュータである。
- 利点:1つのタスクに最適化されているため小型であり、消費電力が少ない、量産成本低廉;1つの固定プログラムを動作させるため信頼性が高く、故障の可能性が低い;起動が早く、ユーザー設定が不要;簡易なインターフェースにより使いやすい。
- 短所: 単一の機能に限定されているため、より多くのタスクをこなすようにアップグレードできません; 更新が困難です(ファームウェアの更新には特殊なツールが必要である場合や、更新できない場合があります); トラブルシューティングが難しく、故障した場合は通常、機器全体を交換する必要があります; ネットワークに接続されている場合、セキュリティ上の弱点となる可能性があります。なぜなら、ソフトウェアの修正パッチがほとんど適用されないからです。
"短所を説明せよ"という質問では、各短所を完全なポイントとして答える必要があります。つまり、「どのような制限があるか」と「それがユーザーにとって何を意味するか」を記述します。例えば、「ファームウェアを更新できないため、後から発見されたセキュリティ上の欠陥は修正できない」などです。
3.1
主要なハードウェアデバイス

レーザープリンタ
レーザープリンタは、ページ画像を帯電した感光ドラムに走査します。トナーが帯電した部分に付着し、紙に転写され、フィューザによって溶かし付けられます。高速でシャープな高容量印刷が可能です。
動作原理(採点基準に記載されている手順順):
- ページのデータがプリンタのバッファに送信されます。
- ドラムに均一な静電気電荷を与えます。
- 回転ミラーによって反射されたレーザーがドラム上でページ画像を走査し、照射された部分の電荷を除去します。これにより、ドラムに残った電荷が画像に対応します。
- 帯電した粉末であるトナーは、ドラムの帯電している部分のみ attracted されます。
- 紙に反対の電荷を与えてドラムに押し当てると、トナーが紙に転写されます。
- 加熱ローラーの組み合わせであるフィューザがトナーを紙に溶かし付けます。その後、ドラムは放電され、次のページの準備のために清掃されます。
3Dプリンタ
A 3D プリンタ は 3D の物体を層ごとに積層して作成する: FDMはプラスチックフィラメントをノズル throughで溶かし、立体造形法はUVレーザーで液状レジン硬化させる。プロトタイプやカスタム医療部品の製造に使用される。

動作原理:
- CADソフトで物体のモデルを作成します(またはスキャンします)。
- スライシングソフトがモデルを薄い水平な層に分割し、それぞれの層に対する指令を生成します。
- プリンタは層ごとに物体を構築します: FDMプリンタはプラスチックフィラメントを溶かして移動するノズルから積みます; レジンプリンタはレーザーや紫外線で液体レジンを硬化させます; パウダープリンタはレーザーでパウダーを焼結させます。
- 各層は下の層に接着し、プラットフォーム(またはノズル)が1層分の厚さだけ移動します。
- 最後の層が完成したら、支持材を除去します。用途としては、プロトタイプ、義肢などのカスタム医療部品、必要に応じて印刷される予備品などがあります。
マイクとスピーカー
マイクは音声を電気信号に変換します(ダイアフラムが振動し、コンデンサの電荷量やコイルの位置を変化させます); この信号はアナログ-デジタル変換器(ADC)によってデジタル化されます。スピーカーはその逆の働きをします。可変信号が磁場内のコイルを駆動し、コーンを動かして音を発生させます。


マイクの動作原理: 音波がダイアフラムを振動させます。ダイナミックマイクでは、ダイアフラムに取り付けられたコイルが磁場内で動き、可変電流が誘導されます。コンデンサーマイクでは、ダイアフラムがコンデンサの一極となり、その運動によって静電容量が変化します。この可変なアナログ信号はADCによってサンプリングされ、デジタルデータとして保存されます。スピーカーはこのプロセスを逆に行います。デジタル-アナログ変換器(DAC)が可変電流を生成し、コイル内の電流が変化する磁界を作り、これが永久磁石に反発します。その結果、コイルとコーンが出入りし、コーンの運動が空気中で圧力波(音)を生み出します。
磁気ハードディスク(HDD)
ハードディスクは、磁気素材でコーティングされた回転盤(プラッター)上にデータを格納します。各プラッターには、セクターに分割されたトラックがあります。読み書きヘッドがわずかに浮遊しながら微小領域を磁化(書き込み)したり、検出(読み出し)したりします。ギガバイトあたりの単価は安価ですが、SSDより速度が遅く、可動部があります。


動作原理: プラッターは高速で回転します(分数千回転)。各面は同心円状のトラックに分割され、各トラックはセクターに分けられています。アクチュエータアーム上の読み書きヘッドがプラッター上を移動して目的のトラックに到達します。書き込み時には、ヘッドが2つの極性のいずれかで微小領域を磁化し、0または1を表します。読み出し時には、領域がヘッドの下を通過する際に極性を検出します。アームがトラックに到達するまでの待機時間や、セクターがヘッドの下を回転するまでの待機時間が存在するため、ハードディスクはSSDより遅くなります。
ソリッドステート(フラッシュ)メモリ
A ソリッドステートドライブ(SSD) はデータをごく少量の電荷としてトランジスタ内に保持するため、可動部品を持たない。HDDよりランダムアクセスが速く、耐衝撃性が高く消費電力が低いが、ギガバイトあたりの単価は高い。各メモリセルは多数の書き込み後に劣化する。

動作原理:各セルはフローティングゲート・トランジスタであり、フローティングゲートに閉じ込められた電荷がビットを表し、電源をオフにしてもそこに留まります。コントローラ・チップは各アドレスをセルに割り当て、書き込みをセル間に分散させます。これは、セルが耐えられる書き込み回数が限られているためです。
| 磁気ハードディスク | ソリッドステートドライブ | |
|---|---|---|
| 移動部 | プラッターとヘッド | なし |
| 速度 | 遅い:シークおよび回転の遅延あり | ランダムアクセスが著しく速い |
| ギガバイトあたりのコスト | 低い | 高い |
| 耐久性 | 衝撃で損傷しやすく、騒音があり、消費電力が多い | 耐衝撃性があり、無音、消費電力が少ない |
| 寿命 | 多数の再書き込みが可能;機械的摩耗がある | セルごとの書き込みサイクルに制限がある |
「サーバーがSSDではなくハードディスクを使用する理由」に関する問題では、左の列を選ぶ必要があります。大容量の場合でもギガバイトあたりの単価が安く、常に書き込みを行う環境下で長寿命であること、データ復旧が容易であることが挙げられます。
オpticaルディスク
レーザー光は、光学ディスク(CD、DVD、Blu-ray)上の微細なピットからの反射を検出します。このデバイスは光学ディスク読み書き装置であり、書き込みには表面の反射率を変化させるための強力なレーザー光が使われます。

動作原理:ディスク上には、ピットとそれらの間の平坦な領域であるランドからなる長い螺旋状のトラックが刻まれています。ディスクが回転し、レーザー光がトラック上に焦点を合わせると、ランドからの反射光とピットの端からの反射光は異なり、光センサーはこの変化をそれぞれ1と0として読み取ります。書き込みには、染料層や合金層の反射率を変化させるための強力なレーザー光が使われます。ブルーレイディスクは波長の短い青色レーザー光を使用するため、ピットが小さく密に配置され、DVDよりも多くのデータを保持できます。
タッチスクリーン
タッチスクリーンは接触を検知します。抵抗式は2つの導電層が押し付け合わされる方式で、あらゆる入力に対応しますが精度は低いです。静電容量式は指が電界を乱すことで検知し、精度が高くマルチタッチに対応するため、スマートフォンなどで使われています。

動作原理:抵抗式スクリーンはスペーサーで隔てられた2枚の薄い導電層から成り、押すと上部の層が下部の層に押し当てられ、その地点で回路が閉じます。コントローラは電圧を読み取って座標を特定します。静電容量式スクリーンは、電荷を保持する透明な導体で覆われたガラス層を持ち、指で触れると微弱な電流が流れ、各角で電流が測定されます。コントローラはこの差に基づいてタッチ位置を算出します。静電容量式スクリーンは軽いタッチや複数指への反応には優れていますが、手袋や一般的なスタイラスペンには反応しません。
仮想現実ヘッドセット
バーチャルリアリティ(VR)ヘッドセットには、2つの小型ディスプレイ(片目用1つずつ)と、頭部の動きを追跡する運動センサー(加速度計、ジャイロセンサー)が含まれており、周囲を見渡すたびにシーンの視点が変化します。

動作原理:それぞれの目はレンズを通して独自のディスプレイを見、2つの画像にわずかな違いがあるため、脳は奥行きを感じ取ります。センサー(加速度計、ジャイロセンサー、 sometimes カメラ)は頭部の位置と向きを報告し、コンピュータはその視点からシーンを每秒数回再描画します。そのため、頭を動かすと視点が変化します。ヘッドフォンからは方向に合わせた音が出力されます。ゲーム、飛行機や手術などのシミュレーターによるトレーニング、あるいは設計図の確認などに使用されます。
語彙
練習する
| English | 日本語 |
|---|---|
| input devices/ˈɪnpʊt dɪˈvaɪsɪz/ | 入力デバイス |
| microphone/ˈmaɪkrəfəʊn/ | マイクロフォン |
| sensor/ˈsensə/ | センサー |
| output devices/ˈaʊtpʊt dɪˈvaɪsɪz/ | 出力デバイス |
| optical disc/ˈɒptɪkl dɪsk/ | 光ディスク |
| volatile/ˈvɒlətaɪl/ | 揮発性 |
| embedded system/emˈbedɪd ˈsɪstəm/ | 組み込みシステム |
| firmware/ˈfɜːmweə/ | ファームウェア |
| laser printer/ˈleɪzə ˈprɪntə/ | レーザープリンタ |
| drum/drʌm/ | ドラム |
| toner/ˈtəʊnə/ | トナー |
| fuser/ˈfjuːsə/ | フィューザ |
| buffer/ˈbʌfə/ | バッファ |
| 3D printer/ˌθriː ˈdiː ˈprɪntə/ | 3Dプリンタ |
| filament/ˈfɪləmənt/ | フィラメント |
| diaphragm/ˈdaɪəfræm/ | ダイアフラム |
| capacitor/kəˈpæsɪtə/ | コンデンサ |
| analogue-to-digital converter/ˈænəlɒɡ tə ˈdɪdʒɪtl kənˈvɜːtə/ | A/D変換器 |
| digital-to-analogue converter/ˈdɪdʒɪtl tʊ ˈænəlɒɡ kənˈvɜːtə/ | D/A変換器 |
| tracks/træks/ | トラック |
| sectors/ˈsektəz/ | セクター |
| read/write head/riːd raɪt hed/ | 読み書きヘッド |
| actuator arms/ˈæktʃuːeɪtə ɑːmz/ | アクチュエータアーム |
| solid-state drive/ˈsɒlɪd steɪt draɪv/ | ソリッドステートドライブ |
| transistors/trænˈzɪstəz/ | トランジスタ |
| floating-gate transistor/ˈfləʊtɪŋ ɡeɪt trænˈzɪstə/ | 浮動ゲートトランジスタ |
| pits/pɪts/ | ピット |
| lands/lændz/ | ランド |
| touchscreen/ˈtʌtʃskriːn/ | タッチスクリーン |
| resistive/rɪˈzɪstɪv/ | 抵抗率方式 |
| capacitive/kəˈpæsɪtɪv/ | 静電容量方式 |
| virtual reality/ˈvɜːtʃuːəl rɪˈælɪti/ | 仮想現実 |
| accelerometer/əkˌseləˈrɒmɪtə/ | 加速度計 |
| gyroscope/ˈdʒaɪrəskəʊp/ | ジャイロスコープ |
| interrupt/ˈɪntərʌpt/ | 割り込み |
| non-volatile/nɒn ˈvɒlətaɪl/ | 非揮発性 |
3.1
バッファ
バッファとは、異なる速度を持つデバイス間でデータが移動している間に、一時的にデータを保持するメモリです。例:CPUが文書をプリンタのバッファに素早く書き込み、プリンタが自身のペースでバッファから印刷している間に、CPUは他の作業に free になります。バッファは高速デバイスの待機を防ぎます(ストリーミング、キーボード操作、ディスクアクセスなどでも使用されます)。
「3Dプリンタがバッファを必要とする理由を述べる」場合:コンピュータはプリントデータをプリンタが層を積む速度よりはるかに速く送信するため、データはバッファに保持され、プリンタが次の処理を準備するまで待たされます。これによりプロセッサは他の作業に自由になれます。バッファの残量が少なくなると、プリンタは追加のデータ要求のために割り込みを送信します(トピック4参照)。ビデオストリーミングも同様の仕組みで、再生前にバッファを満たしておき、ネットワーク速度の一時的な低下で映像が止まらないようにしています。
3.1
RAM と ROM

- RAM(Random Access Memory)— 揮発性(電源を切るとデータを失う)。OS、実行中のプログラムおよびそのデータを保持し、常に読み書きが行われます。
- ROM(Read-Only Memory)— 非揮発性(電源を切ってもデータを保持)。通常一度だけ書き込まれ、起動時に必要なファームウェア(BIOS / ブートローダー)を保持します。
ROMがシステムを起動し、その後RAMがアクティブな作業を保持します。
| RAM | ROM | |
|---|---|---|
| 揮発性か? | はい:電源オフで内容が失われる | いいえ:電源なしでも内容が保持される |
| 読み書き? | 常に読み書き可能 | 通常は読み取り専用 |
| 保持 | オペレーティングシステム、実行中のプログラムとそれらのデータ | コンピュータを起動するファームウェアとブートストラッププログラム |
| サイズ | 大きく、通常は拡張可能 | 小さく固定されている |
| 一般的な用途 | コンピュータやスマートフォンのメインメモリ | PCの起動コード;洗濯機などの組み込みシステムの全プログラム |
RAM容量が大きいほど、コンピュータは一度により多くのプログラムとデータを保持できるため、メモリとディスク間のスワッピングが少なくなり、動作速度が向上します。これが「RAM容量の多いコンピュータの方が性能が高い理由」に対する回答です。

同じメモリの分割は wearable デバイスでも重要です:固定されたプログラムは電源オフ後も保持されなければならない一方で、使用中には生体读数が変化します。

探索
デバイスおよびストレージ実験室
システム内で何の役割を果たすかによってコンピューティングの例を分類してください。
語彙
練習する
| English | 日本語 |
|---|---|
| RAM/ræm/ | RAM(ランダムアクセスメモリ) |
3.1
SRAM と DRAM の比較
- SRAM RAM(静的RAM)は、複数のトランジスタからなるフリップフロップに各ビットを格納します。高速ですが高価で密度も低いです。CPUのキャッシュに使用されます。
- DRAM RAM(動的RAM)は、各ビットを微小なコンデンサ上の電荷として格納します。安価で高密度ですが速度は遅く、毎秒数千回リフレッシュ(書き換え)が必要です。メインメモリに使用されます。
高速・小容量のメモリ(キャッシュ)にはSRAMを、大容量のメインメモリにはDRAMを使用します。
| SRAM | DRAM | |
|---|---|---|
| 各ビットの格納先 | 複数のトランジスタによるフリップフロップ | 1つのコンデンサと1つのトランジスタ |
| リフレッシュが必要か | いいえ | はい、毎秒数千回 |
| 速度 | 速い | 遅い |
| 密度とコスト | チップあたりのビット数が少なく、高価 | チップあたりのビット数が多く、安価 |
| 消費電力 | 待機時は消費電力が少ない | リフレッシュのため消費電力が多い |
| 用途 | プロセッサキャッシュ | メインメモリ、組み込みシステム含む |
"組み込みシステムがDRAMを使用する理由を説明せよ": 小型で低コストに大容量メモリが必要であり、速度要件もそれほど厳しくないため、安価で高密度なDRAMが適切です。SRAMは速度が最も重要な小さなキャッシュ用に保留されます。
語彙
練習する
| English | 日本語 |
|---|---|
| SRAM/ˈesræm/ | SRAM(静的RAM) |
| DRAM/ˈdiːræm/ | DRAM(動的RAM) |
| flip-flop/flɪp flɒp/ | フリップフロップ |
| cache/kæʃ/ | キャッシュ |
| refreshed/rɪˈfreʃt/ | リフレッシュ |
3.1
PROM, EPROM および EEPROM

製造後にプログラム可能なROMのバリエーション:
- PROM (プログラム可能なROM) — プログラマによって一度だけ書き込まれます(ヒューズが焼断される);変更できません。
- EPROM (消去可能プログラム可能なROM) — 強い紫外線を窓から当てて消去し、再書き込みします(チップ全体を一度に)。
- EEPROM (電気的消去可能プログラム可能なROM) — 電気的に消去・書き込みでき、回路内でバイト単位で行います。フラッシュメモリはブロック消去を最適化した派生型です。
| PROM | EPROM | EEPROM | |
|---|---|---|---|
| 書き込み | プログラマを用いてユーザーが一度だけ | 多数回 | 多数回 |
| 消去方法 | 消去不可 | クォーツ窓からの紫外線 | 電気信号 |
| 消去単位 | なし | チップ全体を一度に | バイトまたはブロック単位 |
| 再プログラミングのために回路から取り外す必要があるか | 該当なし | はい | いいえ |
"EPROMとEEPROMの違いを2つ挙げよ"という質問は、この表の2行を選び、両方のタイプについて記述することを求めています。
3.1
モニタリングおよび制御システム

両方ともセンサーを読み取りますが、その後の処理内容が異なります。
- モニタリング — データを収集して報告しますが、アクションを起こしません(気象観測所が读数を記録する場合など)。
- 制御システム — センサーデータを使用して決定し、アクチュエータを通じて作用します。通常、フィードバックループ内で行われます(温度調節器がボイラーをON/OFFする場合など)。
3点満点の「違いを説明せよ」への回答: モニタリングシステムは读数を測定、記録、または表示するだけであり、最大でも警告を発するのみです。一方、制御システムは各读数を設定値と比較し、範囲外であればアクチュエータへ信号を送り物理プロセスを変化させます。その後、変化が再び測定されるため、制御システムにはフィードバックが含まれますが、モニタリングシステムには含まれません。与えられたシステムがどちらであるかはこのテストで判断されます: 車両の高さを測定して注意標識を点灯させる橋梁システムはモニタリングです(何もしても車両自体は変化しないため)。バリアを下げるシステムは制御システムです。
演習例。 人が2メートル以内に入ったら自動システムがドアを開け、誰もいない場合は閉める仕組みを説明せよ。
赤外線または超音波センサーがドア前方の物体までの距離を測定します。アナログ读数はADCによってデジタルに変換され、プロセッサへ送られます。プロセッサは距離を設定値2メートルと比較し、より短ければアクチュエータ(モーター)へドアを開ける信号を送ります。センサーは測定を続け、2メートル未満の读数が検出されなくなるとプロセッサはモーターへドアを閉じる信号を送ります。各操作後の繰り返し測定がフィードバックであり、ドアが不適切なタイミングで開閉することを防ぎます。
センサーとアクチュエータ
センサーは物理量を信号に変換します: 温度(サーミスタや熱電対)、圧力(ひずみゲージ)、赤外線、音。アナログ信号にはまずADCが必要です。アクチュエータはその逆を行ない、信号を作用に変換します(モーター、バルブ、ヒーター、ブザーなど)。


フィードバック
制御系において、アクチュエータが環境を変化させ、センサーがそれを再測定することでフィードバックループが形成されます。フィードバックがない場合、システムは自己修正できず、停止すべきタイミングも分かりません(温度フィードバックのないサーモスタットは、加熱し続けることになります)。
探索
控制反馈回路
沿着回路走一圈,恒温器或自动驾驶仪重复执行该过程。控制系统不只是读取世界——它会行动,然后重新测量,反复自我修正。
語彙
練習する
| English | 日本語 |
|---|---|
| actuator/ˈæktʃuːeɪtə/ | アクチュエータ |
| primary memory/ˈpraɪməri ˈmeməri/ | 主記憶装置 |
| processor/ˈprəʊsesə/ | プロセッサー |
| monitoring/ˈmɒnɪtərɪŋ/ | モニタリング |
| control system/kənˈtrəʊl ˈsɪstəm/ | 制御システム |
| feedback/ˈfiːdbæk/ | フィードバック |
| preset value/ˈpriːset ˈvæljuː/ | プリセット値 |
| thermistor/ˈθɜːmɪstə/ | サーミスタ |
3.2
ロジックゲート

シラバス
| 受験者は以下的能力を備えているべきである: | メモおよびガイドライン |
|---|---|
| 以下のロジックゲートの記号を使用する:[NOT, AND, OR, NAND, NOR, XOR] | |
| NOT、AND、OR、NAND、NOR、およびXOR(EOR)ゲートの機能について理解し定義する | NOTゲートを除くすべてのゲートは2つの入力のみを持つ。 |
| 上記の各ロジックゲートに対して真値表を構築する | |
| 論理回路を構築する | • 問題文 • 論理式 • 真値表 から |
| 真値表を構築する | • 問題文 • 論理回路 • 論理式 から |
| 論理式を構築する | • 問題文 • 論理回路 • 真値表 から |
出典: Cambridge International シラバス
ロジックゲートとは、1つのブール演算を行う小型回路です。入力と出力は 0 (false, low) または 1 (true, high) です。各ゲートの記号、機能、および真値表を暗記してください。
NOT (インバーター)
| A | NOT A |
|---|---|
| 0 | 1 |
| 1 | 0 |
AND — すべての入力が1の場合にのみ出力1
| A | B | A AND B |
|---|---|---|
| 0 | 0 | 0 |
| 0 | 1 | 0 |
| 1 | 0 | 0 |
| 1 | 1 | 1 |
OR — 少なくとも1つの入力が1の場合に出力1
| A | B | A OR B |
|---|---|---|
| 0 | 0 | 0 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 1 |
NAND (NOT AND) — 入力がすべて0 のときのみ出力が1
| A | B | A NAND B |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
NOR (NOT OR) — 入力がすべて1 のときのみ出力が0
| A | B | A NOR B |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 0 |
| 1 | 0 | 0 |
| 1 | 1 | 0 |
XOR (排他的OR、EORとも呼ばれる) — 入力が異なれば出力1
| A | B | A XOR B |
|---|---|---|
| 0 | 0 | 0 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
探索
論理ゲート
入力を切り替えてゲートを選択してください。各ゲートには独自のルールがあり、すべてのデジタル回路の構成要素となっています。
語彙
練習する
| English | 日本語 |
|---|---|
| logic gate/ˈlɒdʒɪk ɡeɪt/ | 論理ゲート |
| Boolean/ˈbuːlɪən/ | ブール |
| truth table/truːθ ˈteɪbl/ | 真値表 |
3.2
ロジック回路

ロジック回路とは、ブール式を実行するゲートのネットワークです。問題文、論理式、真値表、回路図の間の切り替えができるようにならなければなりません。
出題紙では、問題を言葉でX = (A AND NOT B) OR (B AND C)、代数的形式$X = A\overline{B} + BC$で表記し、ドット(または何もない)をAND、プラスをOR、バーをNOTとして受け入れます。問題で用いられている形式 whichever を使い分けてください。
式から回路へ
演算子ごとに1つのゲートを描き、接続します。$X = (A \text{ AND } B) \text{ OR } (\text{NOT } C)$ の場合: $C$ にNOTゲート、$A$ と$B$ にANDゲート、そしてその2つの結果に対してORゲートを描きます。
回路から式へ
入力から順に進み、各ゲートの出力にラベルを付け、最終出力に到達するまで続けます。
** worked example. ** 以下の回路に対する式を書き、真値表を完成させてください。
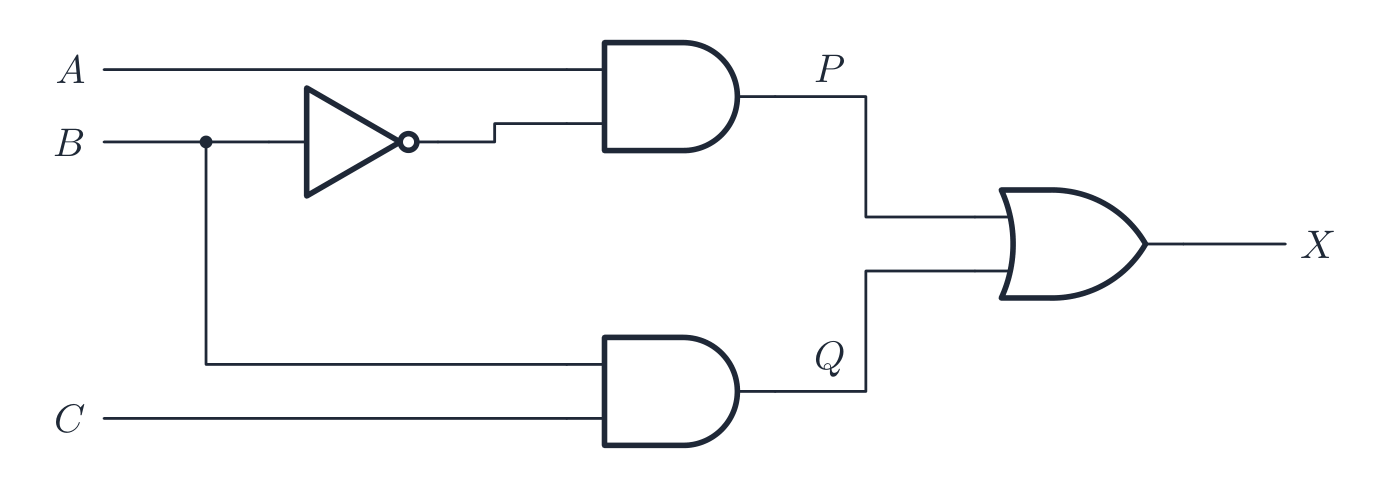
ゲートの出力にラベル付け: $P = A \text{ AND NOT } B$, $Q = B \text{ AND } C$, したがって $X = P \text{ OR } Q = (A \text{ AND NOT } B) \text{ OR } (B \text{ AND } C)$ 。次に、真値表に各中間出力の列を追加し、各行を1つのゲートずつ確認できるようにします:
| A | B | C | NOT B | P | Q | X |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 1 | 0 | 0 | 0 |
| 0 | 0 | 1 | 1 | 0 | 0 | 0 |
| 0 | 1 | 0 | 0 | 0 | 0 | 0 |
| 0 | 1 | 1 | 0 | 0 | 1 | 1 |
| 1 | 0 | 0 | 1 | 1 | 0 | 1 |
| 1 | 0 | 1 | 1 | 1 | 0 | 1 |
| 1 | 1 | 0 | 0 | 0 | 0 | 0 |
| 1 | 1 | 1 | 0 | 0 | 1 | 1 |
式から回路を描くことは、逆方向に歩くことと同じです: 最も内側の括弧から始め、演算子ごとに1つのゲートを描き、NOTを含む入力にはNOTゲートを描き、入力を左側、単一の出力を右側に保ち、出力に文字でラベル付けします。各線はゲート入力または出力で終わる必要があります; 何処にも繋がらない線は失点します。
回路から真値表へ
$n$ 入力の場合、$2^{n}$ 行があります。すべての入力組み合わせをリストアップし、それぞれについて内部ゲートを出力まで計算します。
真値表から式へ (積の和)
出力が1となる各行について、入力のANDを書きます(该行で0となる入力にはNOTを適用)。これらをORで結合します。例: $(A=0,B=1)$ と$(A=1,B=0)$ の行でのみ1となる表は、$\overline{A}B + A\overline{B}$ を与え、これは$A \text{ XOR } B$ です。
問題文から
まず英語をブール式に変換します: "A and B" → A AND B; "A or B or both" → A OR B; "exactly one of A and B" → A XOR B; "neither A nor B" → A NOR B; "not both" → A NAND B.
** worked example(例題).** マシンの警報 $X$ は、ガードが開いている ($A=1$) かつ モーターが動作している ($B=1$) または温度が高い ($C=1$) 場合に鳴ります。ブール式を記述し、$X=1$ が成立する行を答えてください。英文を論理変換するには1つの節ごとに進めます。「BまたはCのどちらか」は $B + C$ であり、「A かつ その条件」は $X = A\cdot(B + C)$ です。行については、$X=1$ が鳴るには $A=1$ かつ $B$ と $C$ の少なくとも一方が 1 でなければなりません。したがって、8行中3行である $(A,B,C) = (1,0,1)$, $(1,1,0)$, $(1,1,1)$ が該当します。$A=0$ は $B$ や $C$ の状態に関わらず絶対に警報を鳴らすことはできません。OR をANDする前に括弧で囲みます:$X = A\cdot B + C$ は全く異なる回路であり、ガードが 閉じている 場合でも高温であれば警報を鳴らすものです。
フラッシュセルと光センサー
浮動ゲート・フラッシュセルでは、絶縁された浮動ゲートが断続的な電源なしで電荷を保持します。コントロールゲートへの電圧を用いてセルのプログラム読み出しが行われ、保持された電荷はトランジスタが導通する閾値電圧を変化させます。そのため、読み出し回路は保持された状態を識別できます。消去操作は保持された電荷を除去します。NANDフラッシュはセルを直列接続したストリング構成であり、高密度ブロックストレージに適しています。NORフラッシュは個別の場所への直接アクセスが可能であり、ファームウェアに有用です。どちらも可動部は必要ありません。
光センサーは光強度を測定し、例えば日没時に街灯を制御するために使用されます。そのアナログ信号は、プロセッサが閾値と比較する前にADC (A/D変換器) を経由することがあります。測定された物理量、必要な変換、そして結果として生じる制御動作を述べよ。
探索
ハーフアダー
ワイヤーをXORとANDで同じ2つの入力に接続します:XORが加算ビットを、ANDが持ちbitを生成します。AとBをクリックします。
探索
論理回路
ゲートが組み合わさって回路を形成する
各ゲートには固定ルールがあり、それらをチェーンすることであらゆる回路を構築できます。1つのゲートから始めてください。
語彙
練習する
| English | 日本語 |
|---|---|
| logic circuit/ˈlɒdʒɪk ˈsɜːkɪt/ | 論理回路 |
3.2
出題者が認める定義
定義問題は固定された用語に基づいて採点されます。これらを正確に暗記し、一つの答えのみを答えてください。
| 用語 | 定義 |
|---|---|
| エンベッドドシステム | larger device 内に組み込まれた専用機能を持つコンピュータシステム |
| バッファ | 異なる速度で動作するデバイス間でデータが転送されている間に一時的にデータを保持するメモリ領域 |
| RAM | 読み書き可能な揮発性メモリで、現在使用されているプログラムやデータを保持 |
| ROM | 通常使用中に内容を変更できない非揮発性メモリで、起動指示を保持 |
| SRAM | フリップフロップで各ビットを保持しリフレッシュ不要な静的RAM |
| DRAM | キャパシタ上の電荷で各ビットを保持し、継続的なリフレッシュが必要な動的RAM |
| モニタリングシステム | センサーを使用して物理プロセスを測定・報告するが、変更しないシステム |
| 制御システム | センサー readings を用いて決定し、アクチュエータを通じて物理プロセスを変更するアクションを実行するシステム |
| センサー | 物理量を測定し、コンピュータ用のシグナルに変換する装置 |
| アクチュエータ | コンピュータからのシグナルを物理的アクションに変換する装置 |
| フィードバック | 制御システムの出力を測定し、入力としてフィードバックすることでシステムが自身を修正できるようにする |
| ロジックゲート | 1つ以上の二進入力に対してブール演算を実行し、単一の二進出力を与える電子回路 |
| 真値表 | 論理回路の入力すべての組み合わせと、各組み合わせにおける出力をリストした表 |
3.2
試験対策
- **RAM(揮発性、読み書き可能)とROM(非揮発性、ブートストラップを保持)**を区別する;**SRAM(キャッシュ、高速)とDRAM(メインメモリ、リフレッシュが必要)**を区別する。
- 論理回路に対しては、ゲートごとにブール式を組み立てた後、すべての入力組み合わせを網羅する真値表を作成する。
- 各ゲート(AND, OR, NOT, NAND, NOR, XOR)の記号、式、および真値表を学ぶ。
- バッファ(異なる速度間をつなぐ一時的なストレージ)の説明と、割り込みの役割を理解する。
一般的なミス
- 装置の名前を述べるだけで動作の説明をしないこと。「レーザーを使用する」だけでは得点なしです。ステップ(ドラムに電荷をかける、レーザーで電荷を除去する、トナーが引き寄せられる、転写する、固定する)に得点が与えられます。
- モニタリングシステムが何かを「制御」していると言うこと。物理プロセスに変化がない場合は単なるモニタリングであり、アクチュエータとフィードバックを加えると初めて制御となる。
- RAMが「ファイルを永続的に保存する」と書くか、ROMが「ユーザーのデータを保存する」と書くこと。RAMは揮発性の作業メモリであり、ROMは固定された起動命令を保持する。
- $2^{n}$行未満の真理表、または無作為な順序の行。000から111まで二進数でカウントすることで、すべての組み合わせを漏れなく網羅できる。
- 安全のため1つのゲートの出力から2本の線を出すか、どこにも繋がっていないワイヤーを残す。式に必要な接続のみ正確に描く。
このトピックのインタラクティブ授業
一歩ずつ進め、即時チェック付きの問題で学習します。