
Mekanika 3: tali elastis, GHM, lingkaran, dan pusat massa
Mekanika 3 (M3, kertas WME03/01, 1 jam 30 menit, 75 nilai, penilaian pertama Juni 2020) adalah unit mekanika terakhir: P1–P4, M1, dan M2 diasumsikan. Seluruh kertas bekerja secara simbolis — jawaban tetap dalam $m$, $g$, $a$, $L$, $r$, dan aljabar eksak adalah nilai. Referensi ini mencakup percepatan sebagai fungsi $x$, tali elastis dan pegas, gaya variabel dan gerak harmonik sederhana, gerak melingkar horizontal dan vertikal, serta pusat massa melalui integrasi.
Wajib tahu untuk M3 (tidak ada di buku saku):
| Keluarga | Rumus |
|---|---|
| Hukum Hooke | tegangan $T = \dfrac{\lambda e}{L}$ ($\lambda$ modulus, $e$ regangan, $L$ panjang alami) |
| energi elastis | $E = \dfrac{\lambda e^2}{2L}$ |
| GHM | $\ddot x = -\omega^2 x$, periode $\tfrac{2\pi}\omega$, $v^2 = \omega^2(a^2 - x^2)$ |
| lingkaran | $a = r\omega^2 = \tfrac{v^2}r$ menuju pusat; $v = r\omega$ |
| PPT | $\bar x = \dfrac{\int x\,y^2\,dx}{\int y^2\,dx}$ untuk benda pejal revolusi tentang $x$ |
| kinematika | $a = v\dfrac{dv}{dx}$ ketika $a = f(x)$ |
Kinematika dengan percepatan sebagai fungsi x
Ketika percepatan bergantung pada perpindahan, ganti $\tfrac{dv}{dt}$ dengan $v\dfrac{dv}{dx}$ dan integrasikan terhadap $x$; ketika bergantung pada waktu, pisahkan $\tfrac{dx}{dt}$. Kondisi awal menentukan setiap konstanta — nyatakan sebelum substitusi.
Contoh kerja (WME03 Juni 2025 Q3). Dengan $a = 4x - 2$ dan pada $t = 1$, $x = 0$, $v = 1$: (a) $v\tfrac{dv}{dx} = 4x - 2$ menghasilkan $\tfrac12v^2 = 2x^2 - 2x + \tfrac12$, sehingga $v^2 = (2x-1)^2$ dan (arah positif) $v = 1 - 2x$. (b) Substitusi $v = 1 - 2x$ ke dalam $a = \tfrac{dv}{dt}$ menghasilkan $\tfrac{dv}{dt} = -2v$ (atau pisahkan $\tfrac{dx}{dt} = 1 - 2x$): $\ln v = -2t + C$ dengan $v(1) = 1$ menghasilkan $v = e^{2-2t}$.
Tali elastis dan pegas
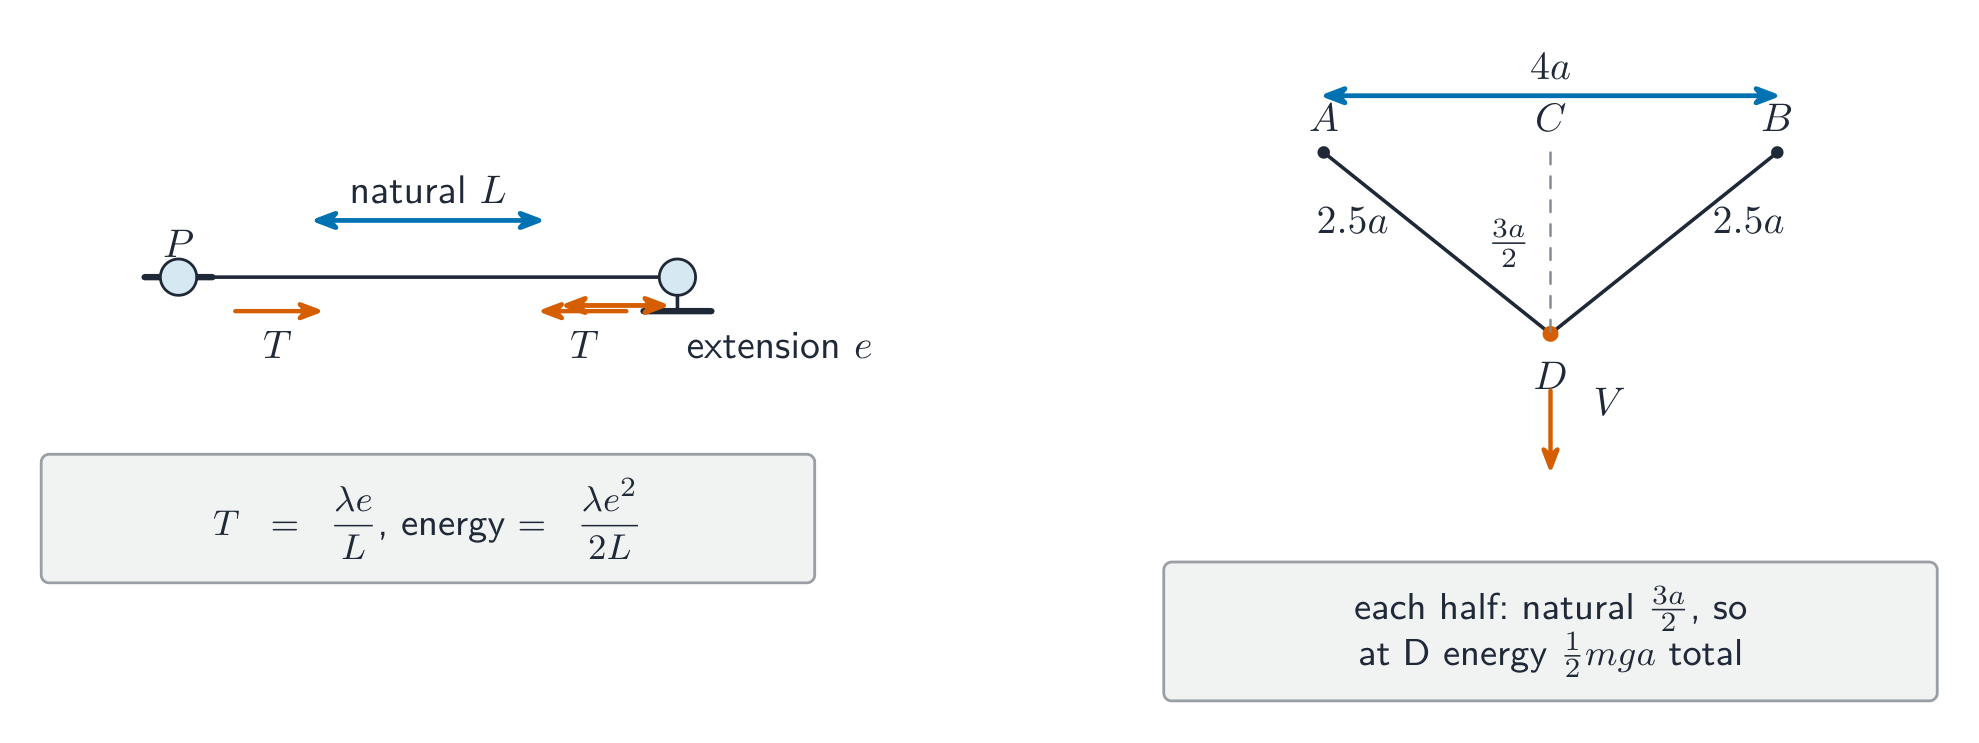
Hukum Hooke: tali elastis ringan (atau pegas) dengan panjang alami $L$ dan modulus elastisitas $\lambda$ yang diregangkan oleh $e$ menghasilkan tegangan $T = \tfrac{\lambda e}{L}$ — tegangan menarik ke dalam di kedua ujung. Energi elastis yang tersimpan adalah $\tfrac{\lambda e^2}{2L}$. Prinsip kerja-energi sekarang mencakup tiga penyimpanan energi: kinetik, gravitasi, dan elastis, ditambah segala usaha yang dilakukan melawan hambatan.
Contoh terpadu — titik tengah pada tali dua bagian (WME03 Juni 2025 Q4). Sebuah tali dengan $\lambda = mg$, panjang alami $3a$, dikencangkan antara A dan B ($AB = 4a$ horizontal); P menggantung dari titik tengah, diproyeksikan ke bawah dari C (titik tengah AB) pada $\sqrt{3ag/2}$, dan mencapai D dengan $CD = \tfrac32a$. Setiap setengah tali memiliki panjang alami $\tfrac{3a}2$: di C, setengah panjangnya adalah $2a$ (peregangan $\tfrac a2$); di D, panjangnya $\sqrt{(2a)^2 + (\tfrac32a)^2} = \tfrac{5a}2$ (peregangan $a$). Peningkatan energi elastis per setengah: $\dfrac{mg}{2\cdot\frac{3a}2}\big(a^2 - \tfrac{a^2}4\big) = \dfrac{mg}{3a}\cdot\tfrac{3a^2}4 = \tfrac{mga}4$; kedua setengah: $\tfrac12mga$ ✓. Kemudian dengan tahanan $\tfrac15mg$ selama $\tfrac{3a}2$ dan kehilangan energi gravitasi $mg\cdot\tfrac{3a}2$:
sehingga $V = \sqrt{29ag/10}$.
Worked example — a hinged rod (WME03 June 2025 Q1). A uniform rod AB (mass $m$, panjang $2a$) disenggel di A; pegas elastis ($\lambda = 2mg$, panjang alami $L$) berjalan vertically from B to C, where AC is horizontal and BC $= 1.2a$ — the geometry puts B at $1.6a$ secara horizontal dari A dan $1.2a$ di bawahnya (segitiga 3–4–5), sehingga titik tengah batang berjarak $0.8a$ dari garis vertikal melalui A. Momen terhadap A: $T\cdot 1.6a = mg\cdot 0.8a$, sehingga $T = \tfrac12mg$; kemudian hukum Hooke memberikan $\tfrac12mg = \tfrac{2mg}{L}(1.2a - L)$, yaitu $L = 0.96a = \tfrac{24}{25}a$.
Gaya variabel dan gerak harmonik sederhana
Dengan gaya berubah-ubah $F(x)$ dalam satu dimensi: $m\dfrac{dv}{dt} = F$ menjadi $mv\dfrac{dv}{dx} = F(x)$; gravitasi kuadrat terbalik muncul sebagai $F = \dfrac{k}{x^2}$. Gerak harmonik sederhana (GHS) berarti $\ddot x = -\omega^2x$ — tanda minus adalah buktinya. Hasil standar (dapat dikutip): periode $\tfrac{2\pi}{\omega}$, $v^2 = \omega^2(a^2 - x^2)$, $x = a\cos\omega t$ dari salah satu ujung, $a\sin\omega t$ dari pusat. Partikel di antara dua tali elastis berosilasi dengan GHS setiap kali resultan gaya sebanding dengan perpindahan dari titik kesetimbangan.
Contoh terpecahkan — Gerak Harmonik Sederhana antara dua tali (WME03 Juni 2025 Q7). Tali dari P ke A ($\lambda = mg$, panjang alami $3L$) dan ke B ($\lambda = 2mg$, panjang alami $2L$), $AB = 7L$; keseimbangan di E dengan $AE = 4.5L$ (setiap tegangan $= \tfrac{mg}2$ — verifikasi bahwa E adalah titik keseimbangan yang sebenarnya). Pada simpangan $x$ dari E menuju B, tali B memendek dan tali A memanjang:
sehingga P bergerak dengan GHS, $\omega^2 = \tfrac{4g}{3L}$ dan periodenya adalah $\tfrac{2\pi}{\omega} = \pi\sqrt{\tfrac{3L}g}$. Dilepaskan dari C dengan $AC = 5L$ dengan amplitudo $\tfrac L2$: $v_{max} = \tfrac L2\omega = \sqrt{\tfrac{gL}3}$. Waktu untuk $|v| \le \sqrt{\tfrac{gL}{12}} = \tfrac{v_{max}}2$: dengan $x = \tfrac L2\cos\omega t$ dari ujung, $v \propto \sin\omega t$ dan $|\sin\omega t| \le \tfrac12$ berlaku for a third of every oscillation, so the slow time is $\tfrac13 \times \pi\sqrt{\tfrac{3L}g} = \pi\sqrt{\tfrac{L}{3g}}$.
Gerakan dalam lingkaran horizontal
Kecepatan sudut $\omega$ (rad s⁻¹) dengan $v = r\omega$; percepatan sentripetal adalah $r\omega^2 = \tfrac{v^2}r$, diarahkan menuju pusat. Resolusikan menuju pusat untuk persamaan gaya dan secara vertikal untuk kesetimbangan — bandul kerucut, partikel di atas meja diikat oleh tali, dan permukaan miring merupakan tiga konteks standar.
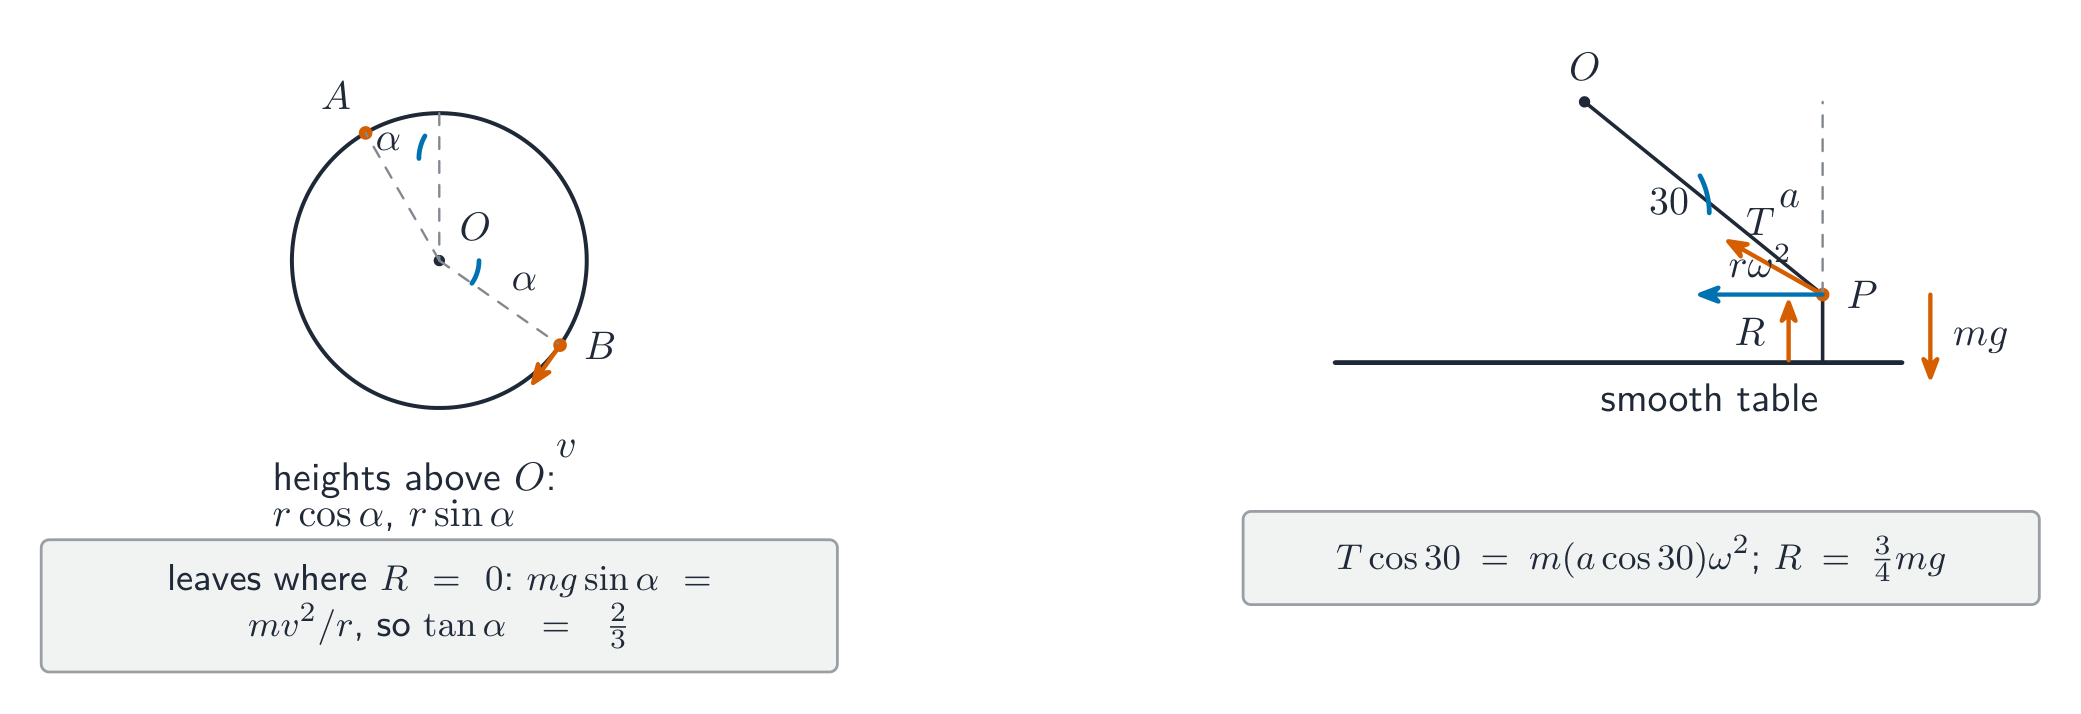
Contoh terpecahkan — lingkaran di atas meja (WME03 Juni 2025 Q2). P (massa $m$) di atas meja licin, terhubung ke O di atas melalui tali sepanjang $a$ yang membentuk sudut 30° terhadap meja, bergerak dalam lingkaran dengan $\omega = \sqrt{\tfrac{g}{2a}}$. Jari-jari lingkaran tersebut adalah $a\cos30°$. Ke arah pusat: $T\cos30° = m(a\cos30°)\omega^2 = ma\cos30°\cdot\tfrac{g}{2a}$, sehingga $T = \tfrac{mg}2$. Vertikal: $R = mg - T\sin30° = mg - \tfrac{mg}4 = \tfrac{3mg}4$.
Gerak dalam lingkaran vertikal
Lingkaran vertikal mengaitkan energi dengan hukum Newton menuju pusat. Perubahan energi kinetik sama dengan hilangnya energi potensial gravitasi dan elastis ketika tidak ada transfer energi lain. Persamaan energi ini digabungkan dengan hukum Newton menuju pusat; syarat terlepas pada permukaan adalah $R = 0$, pada tali $T = 0$. Setelah terlepas, partikel menjadi peluru: komponen horizontal dari kecepatan terawat tetap.
Contoh dikerjakan — meninggalkan bola (WME03 Juni 2025 Q5). P dilepaskan di A pada bola halus (jari-jari $r$), OA pada $\alpha$ di atas vertikal; ia terlepas di B, OB pada $\alpha$ di atas horizontal. (a) Energi A→B: ketinggian A di atas O adalah $r\cos\alpha$ dan ketinggian B di atas O adalah $r\sin\alpha$, sehingga P jatuh $r(\cos\alpha - \sin\alpha)$: $\tfrac12mv^2 = mgr(\cos\alpha - \sin\alpha)$, memberikan $v^2 = 2gr(\cos\alpha - \sin\alpha)$. (b) Di B dengan $R = 0$: $mg\sin\alpha = \tfrac{mv^2}r$ (komponen berat menuju O); menghilangkan $v^2$: $\sin\alpha = 2(\cos\alpha - \sin\alpha)$, so $\tan\alpha = \tfrac23$. (c) Selanjutnya komponen horizontal $v\sin\alpha$ terawat tetap; pada garis horizontal melalui O kecepatan memenuhi $\tfrac12mW^2 = mgr\cos\alpha$, dan $\cos^2\theta = \dfrac{v^2\sin^2\alpha}{W^2} = \dfrac{8}{78} = \dfrac4{39}$ — sehingga $\cos\theta = \tfrac2{\sqrt{39}}$.
Pusat massa dengan integrasi

Untuk benda revolusi seragam, $\bar x = \dfrac{\int_0^a xy^2\,dx}{\int_0^a y^2\,dx}$ (beratkan cakram tipis dengan $\pi y^2\,dx$). Hasil hemisfer harus diturunkan, bukan sekadar dikutip: dengan $y^2 = a^2 - x^2$, $\int_0^a x(a^2 - x^2)dx = \tfrac{a^4}4$ dan $\int_0^a (a^2 - x^2)dx = \tfrac{2a^3}3$, memberikan $\bar x = \tfrac{3a}8$ dari bidang permukaan. Benda komposit: beratkan bagian-bagian berdasarkan massa (jari-jari pangkat tiga untuk benda serupa) dan ambil torsi; bagian yang dilepas membawa massa negatif. Kesetimbangan benda miring: PUS berada secara vertikal tepat di atas titik kontak.
Contoh dikerjakan — hemisfer terukir (WME03 Juni 2025 Q6). S adalah solid hemisfer (jari-jari $a$) dengan hemisfer jari-jari-$\tfrac a2$ yang dihapus, bidang datar sebidang, pusat $O$ (besar) dan $C$ dengan $OC = \tfrac a2$. Massa $8 : 1 : 7$ (jari-jari pangkat tiga); sepanjang sumbu $8\cdot\tfrac{3a}8 - 1\cdot\tfrac{3a}{16} = 7\bar y$, sehingga COM dari S adalah $\tfrac{45a}{112}$ dari garis OC melalui O. Tegak lurus terhadap OC (momen tentang sumbu dalam bidang melalui O): $8\cdot 0 - 1\cdot\tfrac a2 = 7\bar x$, sehingga $\bar x = \tfrac{a}{14}$. Beristirahat miring di atas permukaannya yang melengkung, $\tan\theta = \dfrac{a/14}{45a/112} = \tfrac8{45}$.
Daftar periksa sebelum menganggap unit ini selesai
- Konversi $a = f(x)$ melalui $v\,dv/dx$ dan tutup konstanta dari momen yang dinyatakan; selesaikan integrasi kedua dengan pemisahan variabel atau dengan mengeliminasi $x$.
- Gunakan $T = \lambda e/L$ dan energi elastis $\lambda e^2/2L$; untuk tali tengah perlakukan masing-masing separuh secara terpisah; jalankan kerja-energi tiga tingkat dengan tahanan selama jarak.
- Gabungkan momen dengan Hukum Hooke untuk batang engsel dalam keseimbangan (geometri terlebih dahulu: offset horizontal/vertikal dari titik pemasangan).
- Buktikan SHM dengan menurunkan $\ddot x = -\omega^2 x$ (tegangan keseimbangan terlebih dahulu), lalu kutip periode, $v_{max} = a\omega$ dan pecahan waktu sinusoidal.
- Resolusikan menuju pusat ($r\omega^2$) dan vertikal untuk lingkaran horizontal — reaksi meja, pendulum kerucut, permukaan miring.
- Untuk lingkaran vertikal: energi antara level, $R = 0$ (atau $T = 0$) pada titik pelepasan, kelanjutan proyektil yang mengkonservasikan komponen horizontal.
- Turunkan COM hemisfer melalui integral cakram; bangun komposit dengan massa bertanda; tutup keseimbangan miring dengan kondisi COM-di-atas-kontak.