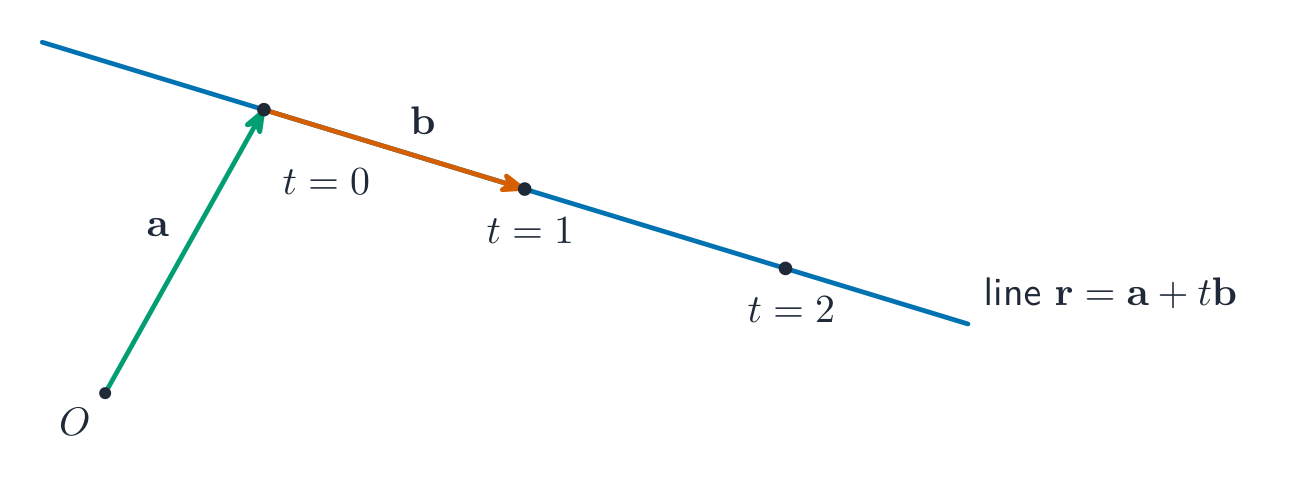
Saltar al contenido

Funciones con Parámetros, Vectores y Matrices

AP Precálculo · Tema 4

Entrenar
Lección de video para este tema Abrir la página de video
8:04

Funciones que involucran parámetros, vectores y matrices

Mira este túnel de montaña rusa. En cada momento el coche tiene dos datos: dónde está, y hacia dónde va. Una ecuación no puede contener ambas. Este planeta ejecuta un…

Narración en inglés · Subtítulos en inglés + 中文 quemados en pantalla

4.1

Funciones Paramétricas

Syllabus

Objetivo de Aprendizaje 4.1.A: Construir una gráfica o una tabla de valores para una función paramétrica representada analíticamente.

  • 4.1.A.1 Una función paramétrica en $\mathbb{R}^2$, el conjunto de todos los pares ordenados de dos números reales, consiste en un conjunto de dos ecuaciones paramétricas en las que dos variables dependientes, $x$ e $y$, dependen de una única variable independiente, $t$, llamada parámetro.
  • 4.1.A.2 Dado que las variables $x$ e $y$ dependen de la variable independiente $t$, las coordenadas $(x_i,\, y_i)$ en el tiempo $t_i$ pueden escribirse como funciones de $t$ y expresarse como la única función paramétrica $f(t) = (x(t),\, y(t))$, donde en este caso $x$ e $y$ son nombres de dos funciones.
  • 4.1.A.3 Se puede generar una tabla numérica de valores para la función paramétrica $f(t) = (x(t),\, y(t))$ evaluando $x_i$ e $y_i$ en varios valores de $t_i$ dentro del dominio.
  • 4.1.A.4 Una gráfica de una función paramétrica puede bosquejarse conectando varios puntos de la tabla numérica de valores en orden de valor creciente de $t$.
  • 4.1.A.5 El dominio de la función paramétrica $f$ a menudo está restringido, lo que resulta en puntos inicial y final en la gráfica de $f$.
Fuente: College Board AP Course and Exam Description

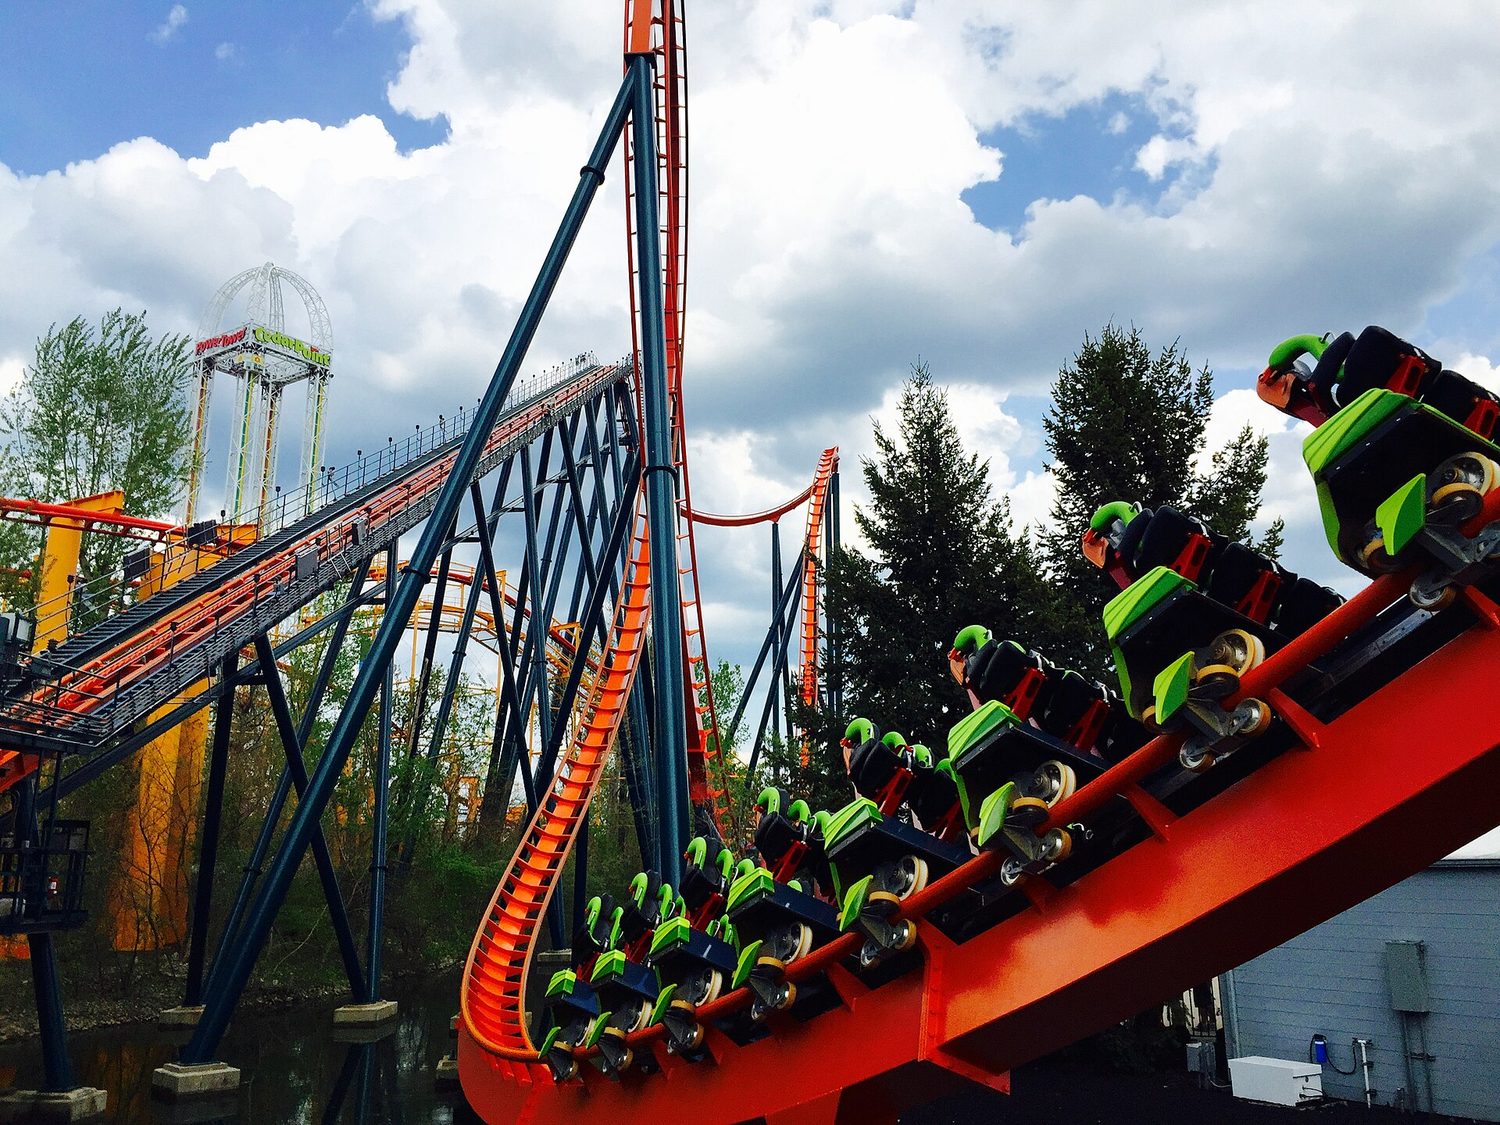
Un parque de atracciones: los vectores y el movimiento paramétrico describen la trayectoria y la velocidad juntos

La Unidad 4 forma parte del curso, pero no se evalúa en el Examen de Precálculo AP (que cubre únicamente las Unidades 1–3); desarrolla herramientas utilizadas en cursos posteriores.

Una función paramétrica describe una curva al dar ambas coordenadas como funciones de una tercera variable, el parámetro $t$: $\big(x(t),\,y(t)\big)$. A medida que $t$ recorre su dominio, el punto traza una trayectoria – y, a diferencia de $y=f(x)$, la trayectoria puede formar bucles o cruzarse.

Vocabulario Entrenar
Inglés Chino Pinyin
vector/ˈvektə/ 向量 xiàng liàng
magnitude/ˈmæɡnɪtjuːd/ 大小 dà xiǎo
vector-valued function/ˈvektə ˈvæljuːd ˈfʌŋkʃn/ 向量值函数 xiàng liàng zhí hán shù
4.2

Funciones Paramétricas y Movimiento Plano

Syllabus

Objetivo de Aprendizaje 4.2.A: Identificar las características clave de una función paramétrica de movimiento plano relacionadas con la posición.

  • 4.2.A.1 Una función paramétrica dada por $f(t) = (x(t),\, y(t))$ puede utilizarse para modelar el movimiento de una partícula en el plano. La gráfica de esta función indica la posición de una partícula en el tiempo $t$.
  • 4.2.A.2 Los extremos horizontales y verticales del movimiento de una partícula se pueden determinar identificando los valores máximo y mínimo de las funciones $x(t)$ e $y(t)$, respectivamente.
  • 4.2.A.3 Las raíces reales de la función $x(t)$ corresponden a intersecciones con el eje $y$, y las raíces reales de $y(t)$ corresponden a intersecciones con el eje $x$.

Fuente: College Board AP Course and Exam Description

Al interpretar $t$ como tiempo, una función paramétrica modela el movimiento en el plano. $x(t)$ e $y(t)$ dan la posición horizontal y vertical; la dirección de desplazamiento del punto es el orden en que se dibuja la curva a medida que $t$ aumenta (marcarlo con flechas).

4.3

Funciones Paramétricas y Tasas de Cambio

Syllabus

Objetivo de Aprendizaje 4.3.A: Identificar las características clave de una función de movimiento plano paramétrico que están relacionadas con la dirección y la tasa de cambio.

  • 4.3.A.1 A medida que el parámetro aumenta, la dirección del movimiento plano de una partícula puede analizarse en términos de $x$ e $y$ de forma independiente. Si $x(t)$ está aumentando o disminuyendo, la dirección del movimiento es hacia la derecha o hacia la izquierda, respectivamente. Si $y(t)$ está aumentando o disminuyendo, la dirección del movimiento es hacia arriba o hacia abajo, respectivamente.
  • 4.3.A.2 En cualquier punto dado del plano, la dirección del movimiento plano puede ser diferente para distintos valores de $t$.
  • 4.3.A.3 La misma curva en el plano puede parametrizarse de diferentes maneras y puede recorrerse en distintas direcciones mediante funciones paramétricas diferentes.
  • 4.3.A.4 Sobre un intervalo dado $[t_1,\, t_2]$ dentro del dominio, la tasa de cambio promedio se puede calcular para $x(t)$ e $y(t)$ de forma independiente. La razón entre la tasa de cambio promedio de $y$ y la tasa de cambio promedio de $x$ proporciona la pendiente de la gráfica entre los puntos de la curva correspondientes a $t_1$ y $t_2$, siempre que la tasa de cambio promedio de $x(t) \neq 0$.

Fuente: College Board AP Course and Exam Description

En un intervalo de $t$, la tasa promedio de cambio de $x$ es $\dfrac{\Delta x}{\Delta t}$ y la de $y$ es $\dfrac{\Delta y}{\Delta t}$. Sus signos indican hacia dónde se mueve el punto (derecha/izquierda, arriba/abajo); juntos describen la velocidad y dirección del movimiento a lo largo de la trayectoria.

4.4

Círculos y Líneas Definidos Paramétricamente

Syllabus

Objetivo de aprendizaje 4.4.A: Expresar el movimiento alrededor de un círculo o a lo largo de un segmento de recta de forma paramétrica.

  • 4.4.A.1 Una vuelta completa en sentido antihorario alrededor del círculo unitario que comienza y termina en $(1,\, 0)$ y está centrada en el origen puede modelarse mediante $(x(t),\, y(t)) = (\cos t,\, \sin t)$ con dominio $0 \leq t \leq 2\pi$.
  • 4.4.A.2 Las transformaciones de la función paramétrica $(x(t),\, y(t)) = (\cos t,\, \sin t)$ pueden modelar cualquier trayectoria circular recorrida en el plano.
  • 4.4.A.3 Un trayecto lineal a lo largo del segmento de recta que va desde el punto $(x_1,\, y_1)$ hasta el punto $(x_2,\, y_2)$ puede parametrizarse de muchas formas, incluyendo el uso de una posición inicial $(x_1,\, y_1)$ y tasas de cambio para $x$ con respecto a $t$ y para $y$ con respecto a $t$.

Fuente: College Board AP Course and Exam Description

Un círculo de radio $R$ centrado en $(h,k)$ está dado por $x=h+R\cos t,\ y=k+R\sin t$. Una recta que pasa por $(x_0,y_0)$ con dirección $(a,b)$ está dada por $x=x_0+at,\ y=y_0+bt$. Ajustar los coeficientes cambia el punto de inicio, la velocidad y la dirección del trazado.

4.5

Funciones Definidas Implícitamente

Syllabus

Objetivo de Aprendizaje 4.5.A: Construir la gráfica de una ecuación que involucre dos variables.

  • 4.5.A.1 Una ecuación que involucra dos variables puede describir implícitamente una o más funciones.
  • 4.5.A.2 Una ecuación que involucra dos variables se puede graficar encontrando soluciones a la ecuación.
  • 4.5.A.3 Despejar una de las variables en una ecuación que involucra dos variables puede definir una función cuya gráfica sea parte o toda la gráfica de la ecuación.

Objetivo de Aprendizaje 4.5.B: Determinar cómo varían conjuntamente las dos cantidades relacionadas en una función definida implícitamente.

  • 4.5.B.1 Para pares ordenados en la gráfica de una función definida implícitamente que están juntos, si la razón del cambio en las dos variables es positiva, entonces ambas variables aumentan simultáneamente o ambas disminuyen; recíprocamente, si la razón es negativa, entonces cuando una variable aumenta, la otra disminuye.
  • 4.5.B.2 La tasa de cambio de $x$ con respecto a $y$, o de $y$ con respecto a $x$, puede ser cero, lo que indica intervalos verticales u horizontales, respectivamente.

Fuente: College Board AP Course and Exam Description

Una ecuación implícita relaciona $x$ e $y$ sin despejar ninguna de ellas, tal como $x^2+y^2=25$. Su gráfica puede fallar la prueba de la línea vertical (no es una función), por lo que a menudo se divide en partes o se describe paramétricamente.

4.6

Secciones Cónicas

Syllabus

Objetivo de Aprendizaje 4.6.A: Representar secciones cónicas con simetría horizontal o vertical de forma analítica.

  • 4.6.A.1 Una parábola con vértice $(h,\, k)$ puede representarse analíticamente como $x - h = a(y - k)^2$ si se abre hacia la izquierda o la derecha, o como $y - k = a(x - h)^2$ si se abre hacia arriba o hacia abajo (siempre que $a \neq 0$).
  • 4.6.A.2 Una elipse centrada en $(h,\, k)$ con radio horizontal $a$ y radio vertical $b$ puede representarse analíticamente como $\dfrac{(x - h)^2}{a^2} + \dfrac{(y - k)^2}{b^2} = 1$. Un círculo es un caso particular de una elipse donde $a = b$.
  • 4.6.A.3 Una hipérbola centrada en $(h,\, k)$ con líneas de simetría verticales y horizontales puede representarse algebraicamente como $\dfrac{(x - h)^2}{a^2} - \dfrac{(y - k)^2}{b^2} = 1$ para una hipérbola que se abre hacia la izquierda y la derecha, o como $\dfrac{(y - k)^2}{b^2} - \dfrac{(x - h)^2}{a^2} = 1$ para una hipérbola que se abre hacia arriba y hacia abajo. Las asíntotas son $y - k = \pm \dfrac{b}{a}(x - h)$.

Fuente: College Board AP Course and Exam Description

Secciones cónicas: un cono, cuatro curvas

Las secciones cónicas – círculos, elipses, parábolas e hipérbolas – son las curvas resultantes de cortar un cono, cada una dada por una ecuación cuadrática en $x$ e $y$. Sus formas estándar revelan centros, vértices, ejes y asíntotas.

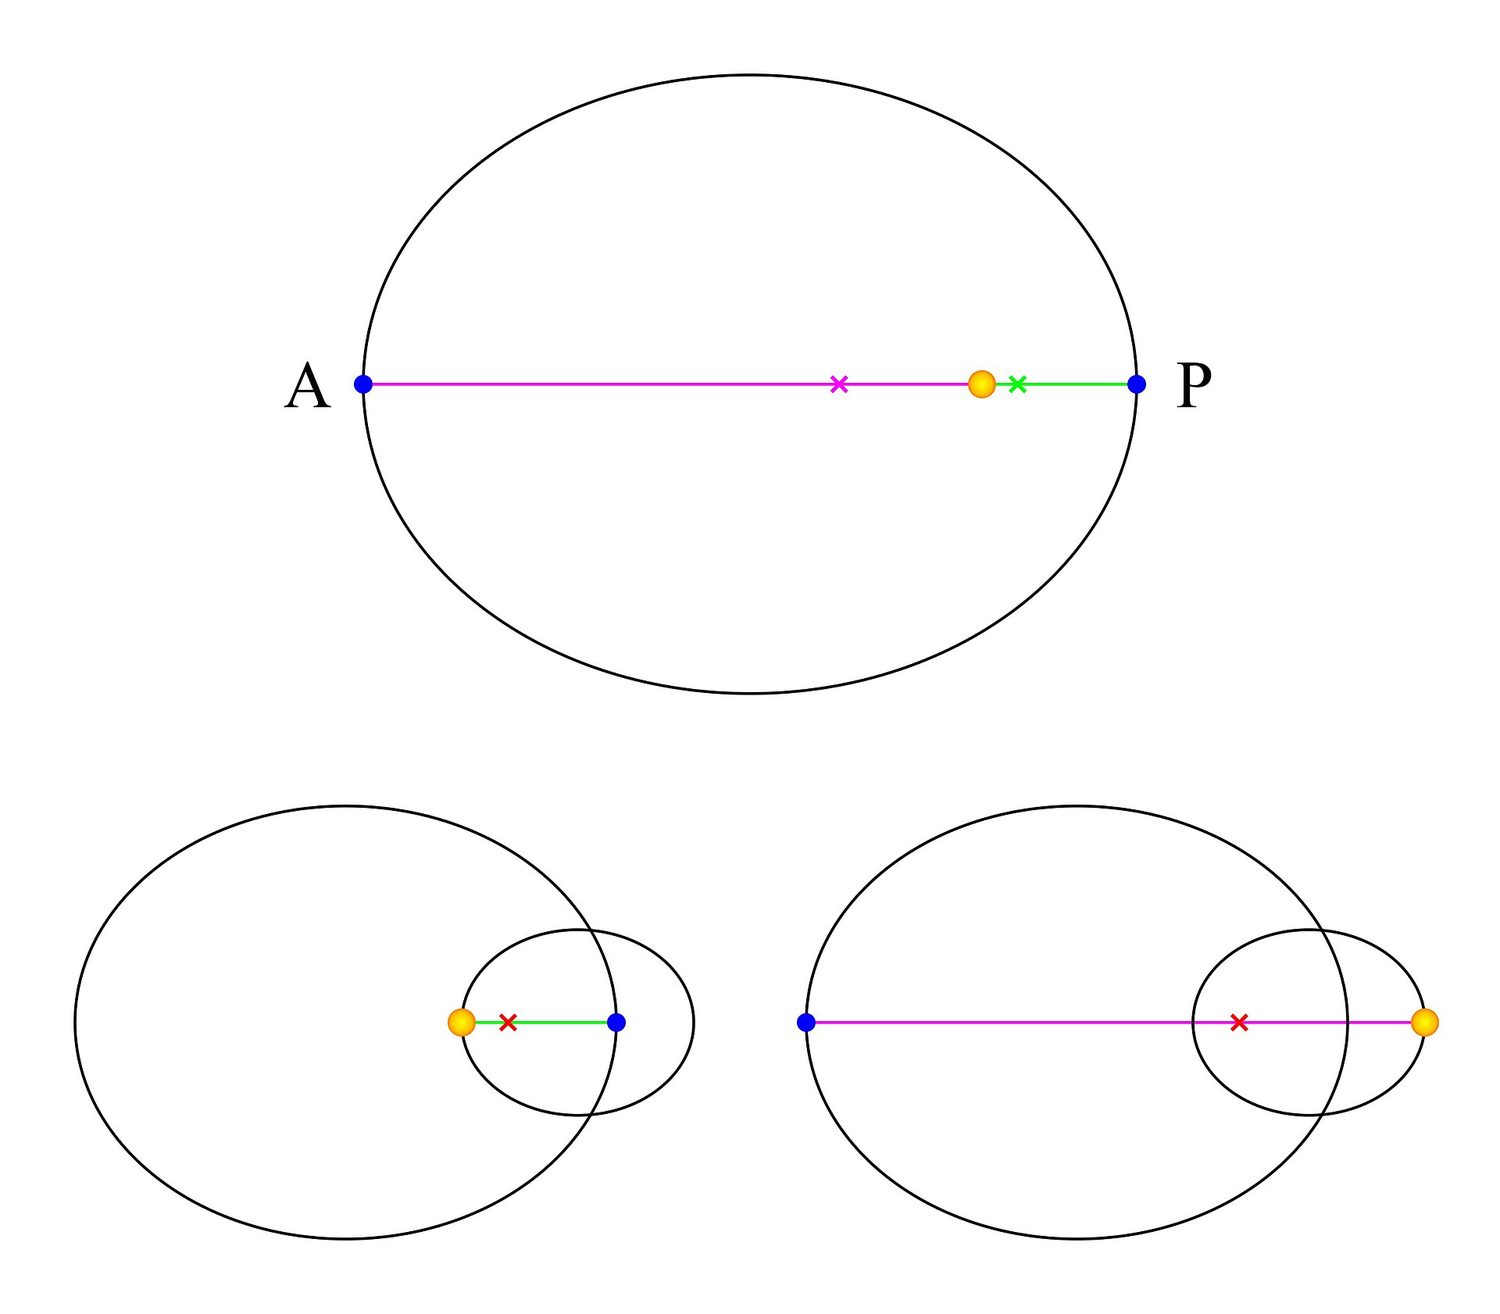
Órbitas elípticas: las secciones cónicas describen trayectorias cerradas con dos focos —un modelo paramétrico clave
Vocabulario Entrenar
Inglés Chino Pinyin
parametric function/ˌpærəˈmetrɪk ˈfʌŋkʃn/ 参数函数 cān shù hán shù
parameter/pəˈræmɪtə/ 参数 cān shù
implicit/ɪmˈplɪsɪt/ 隐式 yǐn shì
Conic sections/ˈkɒnɪk ˈsekʃnz/ 圆锥曲线 yuán zhuī qū xiàn
4.7

Parametrización de Curvas Implícitas

Syllabus

Objetivo de Aprendizaje 4.7.A: Representar una curva en el plano de forma paramétrica.

  • 4.7.A.1 Una parametrización $(x(t),\, y(t))$ para una función definida implícitamente satisfará la ecuación correspondiente para todo valor de $t$ en su dominio, al sustituir $x(t)$ e $y(t)$ por $x$ e $y$, respectivamente.
  • 4.7.A.2 Si $f$ es una función de $x$, entonces $y = f(x)$ puede parametrizarse como $(x(t),\, y(t)) = (t, f(t))$. Si $f$ es invertible, su inversa puede parametrizarse como $(x(t),\, y(t)) = (f(t),\, t)$ para un intervalo adecuado de $t$.

Objetivo de Aprendizaje 4.7.B: Representar cónicas de forma paramétrica.

  • 4.7.B.1 Una parábola puede parametrizarse de la misma manera que cualquier ecuación que pueda despejarse para $x$ o $y$. Las ecuaciones que pueden despejarse para $x$ se parametrizan como $(x(t),\, y(t)) = (f(t),\, t)$ resolviendo para $x$ y reemplazando $y$ con $t$. Las ecuaciones que pueden despejarse para $y$ se parametrizan como $(x(t),\, y(t)) = (t, f(t))$ resolviendo para $y$ y reemplazando $x$ con $t$.
  • 4.7.B.2 Una elipse puede parametrizarse utilizando las funciones trigonométricas $x(t) = h + a\cos t$ e $y(t) = k + b\sin t$ para $0 \leq t \leq 2\pi$.
  • 4.7.B.3 Una hipérbola puede parametrizarse utilizando funciones trigonométricas. Para una hipérbola que se abre hacia la izquierda y la derecha, las funciones son $x(t) = h + a\sec t$ e $y(t) = k + b\tan t$ para $0 \leq t \leq 2\pi$. Para una hipérbola que se abre hacia arriba y hacia abajo, las funciones son $x(t) = h + a\tan t$ e $y(t) = k + b\sec t$ para $0 \leq t \leq 2\pi$.

Fuente: College Board AP Course and Exam Description

Muchas curvas implícitas pueden parametrizarse – reescribirse como $\big(x(t),y(t)\big)$ –, lo que facilita graficarlas y tratarlas como movimiento. El círculo anterior es el ejemplo básico; las elipses usan $x=h+A\cos t,\ y=k+B\sin t$.

4.8

Vectores

Syllabus

Objetivo de aprendizaje 4.8.A: Identificar las características de un vector.

  • 4.8.A.1 Un vector es un segmento de línea dirigido. Cuando se coloca un vector en el plano, el punto al inicio del segmento de línea se llama cola, y el punto al final del segmento de línea se llama cabeza. La longitud del segmento de línea es la magnitud del vector.
  • 4.8.A.2 Un vector $\overrightarrow{P_1 P_2}$ con dos componentes puede graficarse en el plano $xy$ desde $P_1 = (x_1, y_1)$ hasta $P_2 = (x_2, y_2)$. El vector se identifica mediante $a$ y $b$, donde $a = x_2 - x_1$ y $b = y_2 - y_1$. El vector puede expresarse como $\langle a,\, b \rangle$. Un vector cero $\langle 0,\, 0 \rangle$ es el caso trivial cuando $P_1 = P_2$.
  • 4.8.A.3 La dirección del vector es paralela al segmento de línea que va desde el origen hasta el punto con coordenadas $(a,\, b)$. La magnitud del vector es la raíz cuadrada de la suma de los cuadrados de sus componentes.
  • 4.8.A.4 Para un vector representado geométricamente en el plano, sus componentes pueden encontrarse utilizando trigonometría.

Objetivo de aprendizaje 4.8.B: Determinar sumas y productos que involucran vectores.

  • 4.8.B.1 La multiplicación de una constante por un vector da como resultado un nuevo vector cuyas componentes se obtienen multiplicando la constante por cada uno de los componentes del vector original. El nuevo vector es paralelo al vector original.
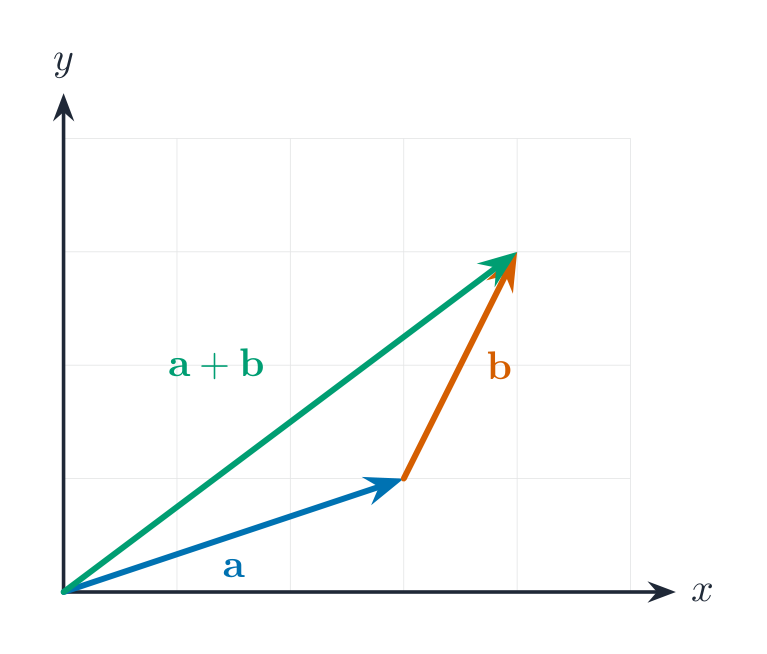
  • 4.8.B.2 La suma de dos vectores en $\mathbb{R}^2$ es un nuevo vector cuyas componentes se obtienen sumando los componentes correspondientes de los vectores originales. El nuevo vector puede representarse gráficamente como un vector cuya cola corresponde a la cola del primer vector y cuya cabeza corresponde a la cabeza del segundo vector cuando la cola del segundo vector se ubica en la cabeza del primer vector.
  • 4.8.B.3 El producto punto de dos vectores es la suma de los productos de sus componentes correspondientes. Es decir, $\langle a_1,\, b_1 \rangle \cdot \langle a_2,\, b_2 \rangle = a_1 a_2 + b_1 b_2$.

Objetivo de aprendizaje 4.8.C: Determinar un vector unitario para un vector dado.

  • 4.8.C.1 Un vector unitario es un vector de magnitud $1$. Un vector unitario en la misma dirección que un vector no nulo dado se puede encontrar multiplicando escalarmente el vector por el recíproco de su magnitud.
  • 4.8.C.2 El vector $\langle a,\, b \rangle$ puede expresarse como $a\vec{i} + b\vec{j}$ en $\mathbb{R}^2$, donde $\vec{i}$ y $\vec{j}$ son vectores unitarios en las direcciones $x$ e $y$, respectivamente. Es decir, $\vec{i} = \langle 1,\, 0 \rangle$ y $\vec{j} = \langle 0,\, 1 \rangle$.

Objetivo de aprendizaje 4.8.D: Determinar medidas angulares entre vectores y magnitudes de vectores involucrados en la suma de vectores.

  • 4.8.D.1 El producto punto es geométricamente equivalente al producto de las magnitudes de los dos vectores y el coseno del ángulo entre ellos. Por lo tanto, si el producto punto de dos vectores no nulos es cero, entonces los vectores son perpendiculares.
  • 4.8.D.2 La Ley de Senos y la Ley de Cosenos pueden utilizarse para determinar longitudes de lados y medidas angulares de triángulos formados por la suma de vectores.

Fuente: College Board AP Course and Exam Description

Descomposición de un vector en componentes

Un vector tiene tanto magnitud (longitud) como dirección. Escríbalo mediante sus componentes $\langle a,b\rangle$. Sume vectores componente a componente; multiplíquelo por un escalar multiplicando cada componente; la magnitud es $\sqrt{a^2+b^2}$. Los vectores modelan desplazamientos, velocidades y fuerzas.

Suma de vectores por la ley del triángulo
Explorar

Sumar dos vectores punta a cola

Un vector tiene magnitud y dirección. Sumar dos vectores los coloca punta a cola; la resultante va desde la primera cola hasta la última punta. Arrastre cada uno para ver la suma.

4.9

Funciones Vectoriales

Syllabus

Objetivo de aprendizaje 4.9.A: Representar el movimiento plano en términos de funciones con valores vectoriales.

  • 4.9.A.1 La posición de una partícula que se mueve en un plano, dada por la función paramétrica $f(t) = (x(t),\, y(t))$, puede expresarse como una función con valores vectoriales, $p(t) = x(t)\vec{i} + y(t)\vec{j}$ o $p(t) = \langle x(t),\, y(t) \rangle$. La magnitud del vector de posición en el tiempo $t$ proporciona la distancia de la partícula al origen.
  • 4.9.A.2 La función con valores vectoriales $v(t) = \langle x(t),\, y(t) \rangle$ puede utilizarse para expresar la velocidad de una partícula que se mueve en un plano en diferentes tiempos, $t$. En el tiempo $t$, el signo de $x(t)$ indica si la partícula se mueve hacia la derecha o hacia la izquierda, y el signo de $y(t)$ indica si se mueve hacia arriba o hacia abajo. La magnitud del vector de velocidad en el tiempo $t$ proporciona la rapidez de la partícula.

Fuente: College Board AP Course and Exam Description

Una función vectorial devuelve un vector para cada entrada, p. ej. $\vec{r}(t)=\langle x(t),y(t)\rangle$ – la misma información que una función paramétrica, presentada como un vector de posición en movimiento.

Una recta vectorial: comienza en a, luego desliza por t veces la dirección b
4.10

Matrices

Syllabus

Objetivo de aprendizaje 4.10.A: Determinar el producto de dos matrices.

  • 4.10.A.1 Una matriz $n \times m$ es una disposición rectangular que consiste en $n$ filas y $m$ columnas.
  • 4.10.A.2 Dos matrices pueden multiplicarse si el número de columnas de la primera matriz es igual al número de filas de la segunda matriz. El producto de las matrices es una nueva matriz en la cual el componente en la fila $i$ y columna $j$ es el producto punto de la fila $i$ de la primera matriz y la columna $j$ de la segunda matriz.

Fuente: College Board AP Course and Exam Description

Una matriz es un arreglo rectangular de números. Sume matrices del mismo tamaño entrada por entrada; multiplique una matriz por otra compatible combinando filas con columnas. Las matrices almacenan y transforman datos de manera compacta.

4.11

Inversa y Determinante de una Matriz

Syllabus

Objetivo de Aprendizaje 4.11.A: Determinar la inversa de una matriz $2 \times 2$.

  • 4.11.A.1 La matriz identidad, $I$, es una matriz cuadrada que consiste en $1$s en la diagonal desde la esquina superior izquierda hacia la inferior derecha y $0$s en todas las demás posiciones.
  • 4.11.A.2 Multiplicar una matriz cuadrada por su matriz identidad correspondiente da como resultado la matriz cuadrada original.
  • 4.11.A.3 El producto de una matriz cuadrada y su inversa, cuando existe, es la matriz identidad del mismo tamaño.
  • 4.11.A.4 La inversa de una matriz $2 \times 2$, cuando existe, se puede calcular con o sin tecnología.

Objetivo de Aprendizaje 4.11.B: Aplicar el valor del determinante a la invertibilidad y a los vectores.

  • 4.11.B.1 El determinante de la matriz $A = \begin{bmatrix} a & b \\ c & d \end{bmatrix}$ es $ad - bc$. El determinante se puede calcular con o sin tecnología y se denota como $\det(A)$.
  • 4.11.B.2 Si una matriz $2 \times 2$ está formada por dos vectores columna o fila de $\mathbb{R}^2$, entonces el valor absoluto no nulo del determinante de la matriz es el área del paralelogramo engendrado por los vectores representados en las columnas o filas de la matriz. Si el determinante es igual a $0$, entonces los vectores son paralelos.
  • 4.11.B.3 La matriz cuadrada $A$ tiene inversa si y solo si $\det(A) \neq 0$.

Fuente: College Board AP Course and Exam Description

El determinante de una matriz $2\times 2$ $\begin{bmatrix} a & b \\ c & d\end{bmatrix}$ es $ad-bc$. Una matriz tiene inversa exactamente cuando su determinante es distinto de cero; la inversa deshace la transformación de la matriz y resuelve ecuaciones matriciales (como el recíproco para los números).

Ejemplo resuelto. Para $A=\begin{bmatrix}3 & 1\\ 2 & 4\end{bmatrix}$, el determinante es $ad-bc=(3)(4)-(1)(2)=10$. Como es distinto de cero, $A$ es invertible, y $A^{-1}=\dfrac{1}{10}\begin{bmatrix}4 & -1\\ -2 & 3\end{bmatrix}$ (intercambie la diagonal principal, cambie el signo de la antidiagonal, divida por el determinante).

Vocabulario Entrenar
Inglés Chino Pinyin
matrix/ˈmeɪtrɪks/ 矩阵 jǔ zhèn
determinant/dɪˈtɜːmɪnənt/ 行列式 háng liè shì
inverse/ɪnˈvɜːs/ 逆矩阵 nì jǔ zhèn
linear transformation/ˈlɪnɪə trænsfɔːˈmeɪʃn/ 线性变换 xiàn xìng biàn huàn
4.12

Transformaciones Lineales y Matrices

Syllabus

Objetivo de Aprendizaje 4.12.A: Determinar los vectores de salida de una transformación lineal utilizando una matriz $2 \times 2$.

  • 4.12.A.1 Una transformación lineal es una función que mapea un vector de entrada a un vector de salida tal que cada componente del vector de salida es la suma de múltiplos constantes de las componentes del vector de entrada.
  • 4.12.A.2 Una transformación lineal mapeará el vector cero al vector cero.
  • 4.12.A.3 Un solo vector en $\mathbb{R}^2$ puede expresarse como una matriz $2 \times 1$. Un conjunto de $n$ vectores en $\mathbb{R}^2$ puede expresarse como una matriz $2 \times n$.
  • 4.12.A.4 Para una transformación lineal, $L$, de $\mathbb{R}^2$ a $\mathbb{R}^2$, existe una única matriz $2 \times 2$, $A$, tal que $L(\vec{v}) = A\vec{v}$ para vectores en $\mathbb{R}^2$. Inversamente, para una matriz dada $2 \times 2$, $A$, la función $L(\vec{v}) = A\vec{v}$ es una transformación lineal de $\mathbb{R}^2$ a $\mathbb{R}^2$.
  • 4.12.A.5 La multiplicación de una matriz de transformación $2 \times 2$, $A$, y una matriz $2 \times n$ de $n$ vectores de entrada da como resultado una matriz $2 \times n$ con los $n$ vectores de salida para la transformación lineal $L(\vec{v}) = A\vec{v}$.

Fuente: College Board AP Course and Exam Description

Una matriz transforma el plano

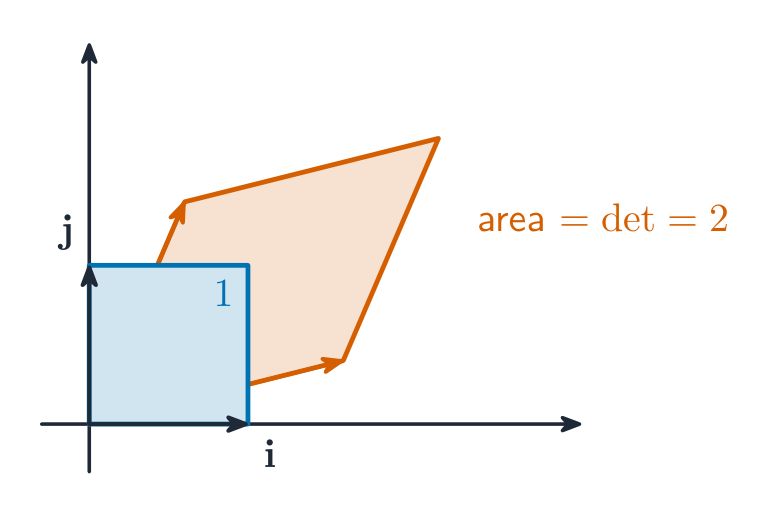
Una matriz $2\times 2$ actúa como una transformación lineal del plano – rotando, reflejando, estirando o sesgando puntos – al multiplicar cada vector de posición. El determinante mide cómo la transformación escala el área (y su signo indica si la orientación se invierte).

Ejemplo resuelto. La matriz $\begin{bmatrix}2 & 0\\ 0 & 3\end{bmatrix}$ estira el plano $2$ unidades horizontalmente y $3$ verticalmente, enviando el vector $\begin{bmatrix}1\\1\end{bmatrix}$ a $\begin{bmatrix}2\\3\end{bmatrix}$. Su determinante $2\times3=6$ significa que cada área se multiplica por $6$, por lo que el cuadrado unitario se convierte en un rectángulo de $2\times3$.

Una matriz 2x2 mapea el cuadrado unitario a un paralelogramo; el determinante es el factor de escala del área
Explorar

Transformar el plano con una matriz

Una matriz $2\times2$ mapea cada punto a uno nuevo, por lo que estira, rota o cizalla toda la cuadrícula. Cambie las entradas y observe cómo se transforma el cuadrado unitario.

4.13

Matrices como Funciones

Syllabus

Objetivo de Aprendizaje 4.13.A: Determinar la asociación entre una transformación lineal y una matriz.

  • 4.13.A.1 La transformación lineal que mapea $\langle x,\, y \rangle$ a $\langle a_{11} x + a_{12} y,\, a_{21} x + a_{22} y \rangle$ está asociada con la matriz $\begin{bmatrix} a_{11} & a_{12} \\ a_{21} & a_{22} \end{bmatrix}$.
  • 4.13.A.2 El mapeo de los vectores unitarios en una transformación lineal proporciona información valiosa para determinar la matriz asociada.
  • 4.13.A.3 La matriz $\begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix}$ está asociada con una transformación lineal de vectores que rota cada vector un ángulo $\theta$ en sentido antihorario alrededor del origen.
  • 4.13.A.4 El valor absoluto del determinante de una matriz de transformación $2 \times 2$ proporciona la magnitud de la dilatación de regiones en $\mathbb{R}^2$ bajo la transformación.

Objetivo de Aprendizaje 4.13.B: Determinar la composición de dos transformaciones lineales.

  • 4.13.B.1 La composición de dos transformaciones lineales es una transformación lineal.
  • 4.13.B.2 La matriz asociada a la composición de dos transformaciones lineales es el producto de las matrices asociadas a cada transformación lineal.

Objetivo de Aprendizaje 4.13.C: Determinar la inversa de una transformación lineal.

  • 4.13.C.1 Dos transformaciones lineales son inversas si su composición mapea cualquier vector a sí mismo.
  • 4.13.C.2 Si una transformación lineal $L$ está dada por $L(\vec{v}) = A\vec{v}$, entonces su transformación inversa está dada por $L^{-1}(\vec{v}) = A^{-1}\vec{v}$, donde $A^{-1}$ es la inversa de la matriz $A$.

Fuente: College Board AP Course and Exam Description

Dado que una matriz mapea vectores de entrada a vectores de salida, es una función sobre el plano. Composicionar transformaciones corresponde a multiplicar sus matrices, y la matriz inversa invierte el mapeo.

4.14

Matrices que Modelan Contextos

Syllabus

Objetivo de Aprendizaje 4.14.A: Construir un modelo de un escenario que involucre transiciones entre dos estados utilizando matrices.

  • 4.14.A.1 Un escenario contextual puede indicar la tasa de transición entre estados como cambios porcentuales. Se puede construir una matriz basada en estas tasas para modelar cómo cambian los estados a lo largo de intervalos discretos.

Objetivo de Aprendizaje 4.14.B: Aplicar modelos matriciales para predecir estados futuros y pasados para $n$ pasos de transición.

  • 4.14.B.1 El producto de una matriz que modela las transiciones entre estados y un vector de estado correspondiente puede predecir estados futuros.
  • 4.14.B.2 La multiplicación repetida de una matriz que modela las transiciones entre estados y los vectores de estado resultantes correspondientes puede predecir el estado estacionario, una distribución entre estados que no cambia de un paso al siguiente.
  • 4.14.B.3 El producto de la inversa de una matriz que modela las transiciones entre estados y un vector de estado correspondiente puede predecir estados pasados.

Fuente: College Board AP Course and Exam Description

Las matrices modelan sistemas que avanzan por etapas – por ejemplo, poblaciones que se desplazan entre estados cada año. La multiplicación repetida por una matriz de transición avanza el modelo paso a paso, por lo que las potencias de la matriz predicen el comportamiento a largo plazo.

4.14

Consejos para el examen

  • Una función paramétrica proporciona $x(t)$ e $y(t)$ por separado: rastree la dirección del movimiento a medida que $t$ aumenta.
  • Un vector tiene magnitud y dirección; súmelo componente a componente y encuentre la magnitud con $\sqrt{a^2+b^2}$.
  • El determinante de una matriz $2\times2$ es $ad-bc$ (preste atención al signo negativo); escala el área bajo la transformación.
  • Una matriz $2\times2$ transforma el plano (rotación, reflexión, estiramiento); existe una inversa solo cuando el determinante es distinto de cero.
  • Tenga en cuenta que esta unidad no se evalúa en el Examen de Precálculo AP (solo Unidades 1–3), pero fundamenta cursos posteriores.

Lecciones interactivas sobre este tema

Trátalo paso a paso, con ejercicios de verificación instantánea.

Exámenes Anteriores

Más temas en AP Precálculo

Iniciar sesión o crear cuenta

IGCSE, A-Level & AP