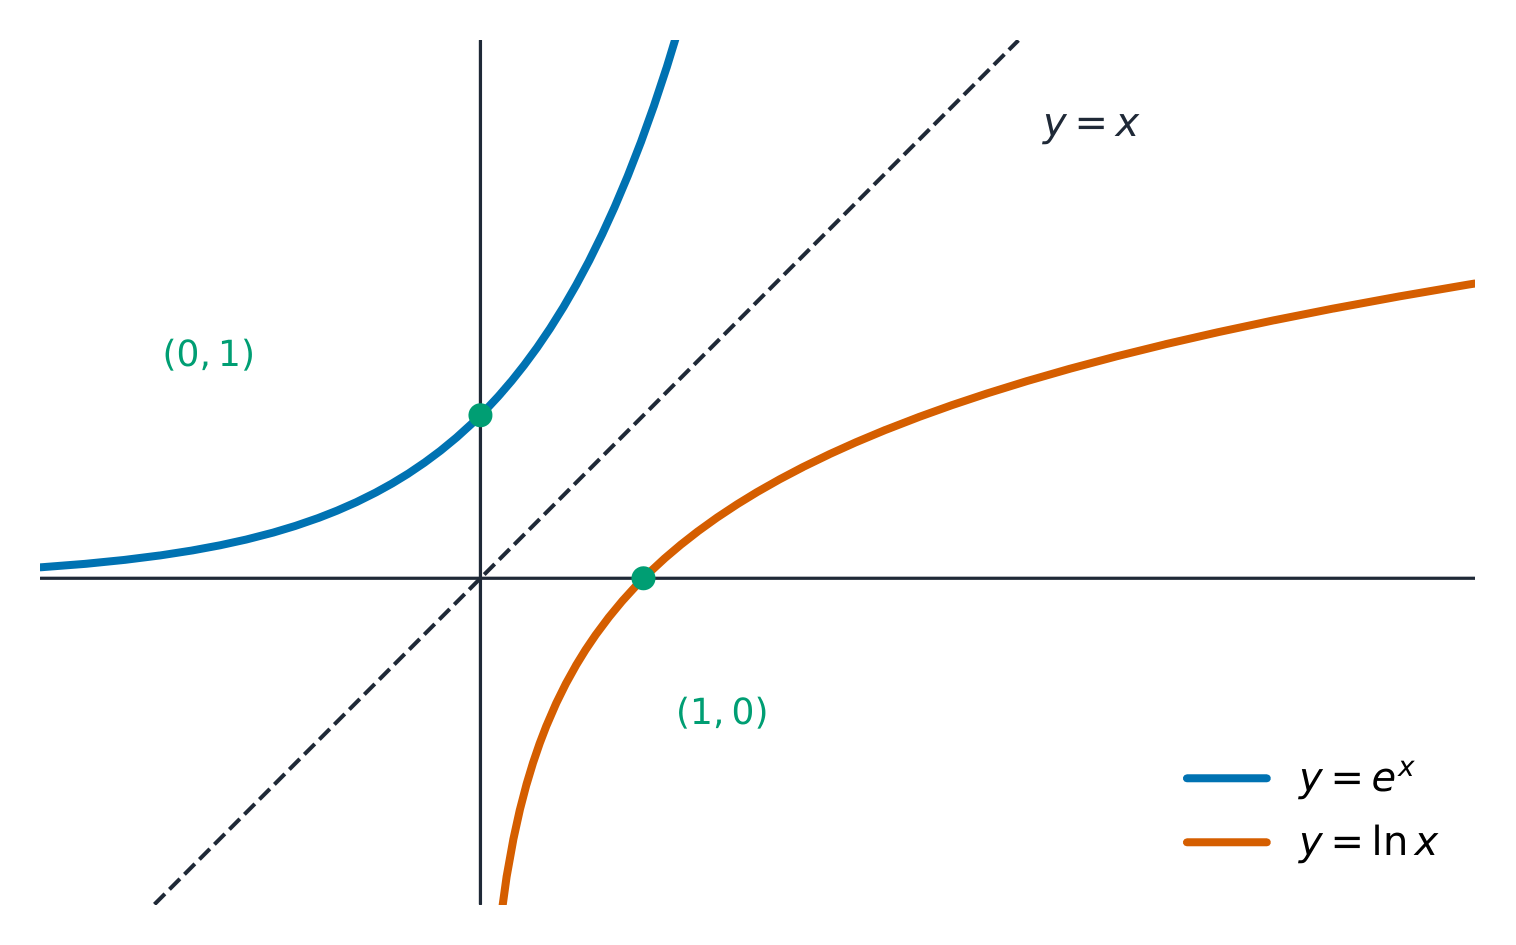Saltar al contenido
Temas

AP Precálculo

Consejos

AP Precalculus cubre funciones polinómicas y racionales, funciones exponenciales y logarítmicas, funciones trigonométricas y polares, e introduce vectores, matrices y funciones paramétricas. Es el puente hacia el cálculo, y el examen es inusualmente estricto con cómo describes una función.

Describir el cambio es todo el curso. Espera tener que decir dónde aumenta o disminuye una función, qué tan rápido, y si esa tasa está aumentando a su vez — en una oración completa, con el vocabulario correcto.

Aprende las funciones padre y sus transformaciones de memoria. Todo lo demás en el curso se construye a partir de ellas, y reconocer al instante una función padre desplazada o estirada es lo que hace que las preguntas más difíciles sean cortas.

Las notas siguen las cuatro unidades del CED — funciones polinómicas y racionales, exponenciales y logarítmicas, trigonométricas y polares, y funciones que involucran parámetros — cada una con ejemplos resueltos. Hay preguntas de práctica en la biblioteca. Precalculus te pide describir cómo se comporta una función en oraciones, lo cual los ejemplos modelan.

  • 1

    Funciones Polinómicas y Racionales

    Ver lección
    1.1

    Cambio en Tandem

    Syllabus

    Objetivo de aprendizaje 1.1.A: Describir cómo varían conjuntamente los valores de entrada y salida de una función al comparar sus valores.

    • 1.1.A.1 Una función es una relación matemática que asigna un conjunto de valores de entrada a un conjunto de valores de salida, de modo que cada valor de entrada se asigna exactamente a un único valor de salida. El conjunto de valores de entrada se denomina dominio de la función, y el conjunto de valores de salida se denomina rango de la función. La variable que representa los valores de entrada se llama variable independiente, y la variable que representa los valores de salida se llama variable dependiente.
    • 1.1.A.2 Los valores de entrada y salida de una función varían en tandem según la regla de la función, la cual puede expresarse gráficamente, numéricamente, analíticamente o verbalmente.
    • 1.1.A.3 Una función es creciente sobre un intervalo de su dominio si, a medida que aumentan los valores de entrada, los valores de salida siempre aumentan. Es decir, para todo $a$ y $b$ en el intervalo, si $a < b$, entonces $f(a) < f(b)$.
    • 1.1.A.4 Una función es decreciente sobre un intervalo de su dominio si, a medida que aumentan los valores de entrada, los valores de salida siempre disminuyen. Es decir, para todo $a$ y $b$ en el intervalo, si $a < b$, entonces $f(a) > f(b)$.

    Objetivo de aprendizaje 1.1.B: Construir una gráfica que represente dos cantidades que varían entre sí en un contexto situacional.

    • 1.1.B.1 La gráfica de una función muestra un conjunto de pares de entrada-salida e ilustra cómo varían los valores de entrada y salida de la función.
    • 1.1.B.2 Una descripción verbal de la manera en que cambian conjuntamente ciertos aspectos de un fenómeno puede servir como base para construir una gráfica.
    • 1.1.B.3 La gráfica de una función es cóncava hacia arriba en intervalos donde la tasa de cambio es creciente.
    • 1.1.B.4 La gráfica de una función es cóncava hacia abajo en intervalos donde la tasa de cambio es decreciente.
    • 1.1.B.5 La gráfica intersecta el eje $x$ cuando el valor de salida es cero. Los valores de entrada correspondientes se denominan ceros de la función.
    Fuente: College Board AP Course and Exam Description

    Una función 函数 es una regla que asigna a cada entrada exactamente una salida. El conjunto de entradas permitidas es el dominio 定义域; el conjunto de salidas es el rango 值域. La variable de entrada es la variable independiente 自变量 y la variable de salida es la variable dependiente 因variable. Una regla de función puede representarse gráficamente, numéricamente, analíticamente (una fórmula) o verbalmente.

    A medida que cambia la entrada, la salida cambia "en tandem" – conjuntamente. En un intervalo, una función es:

    • creciente 递增 si, siempre que $a, entonces $f(a) (entrada mayor, salida mayor);
    • decreciente 递减 si, siempre que $a, entonces $f(a)>f(b)$ (entrada mayor, salida menor).

    Una gráfica de una función muestra todos sus pares de entrada–salida, por lo que puedes leer este comportamiento directamente de la imagen.

    Explorar

    Observar cómo cambian dos cantidades juntas

    y = ax² + bx + c

    El cálculo preuniversitario estudia cómo cambia una salida en tándem con su entrada. Lea la curva de izquierda a derecha: donde es empinada, $y$ cambia mucho por un pequeño cambio en $x$; donde es plana, $y$ apenas se mueve.

    1.2

    Tasas de Cambio

    Syllabus

    Objetivo de Aprendizaje 1.2.A: Comparar las tasas de cambio en dos puntos utilizando tasas de cambio promedio cercanas a los puntos.

    • 1.2.A.1 La tasa de cambio promedio de una función sobre un intervalo del dominio de la función es la tasa de cambio constante que produce el mismo cambio en los valores de salida que la función generó en ese intervalo del dominio de la función. Es la razón entre el cambio en los valores de salida y el cambio en los valores de entrada sobre dicho intervalo.
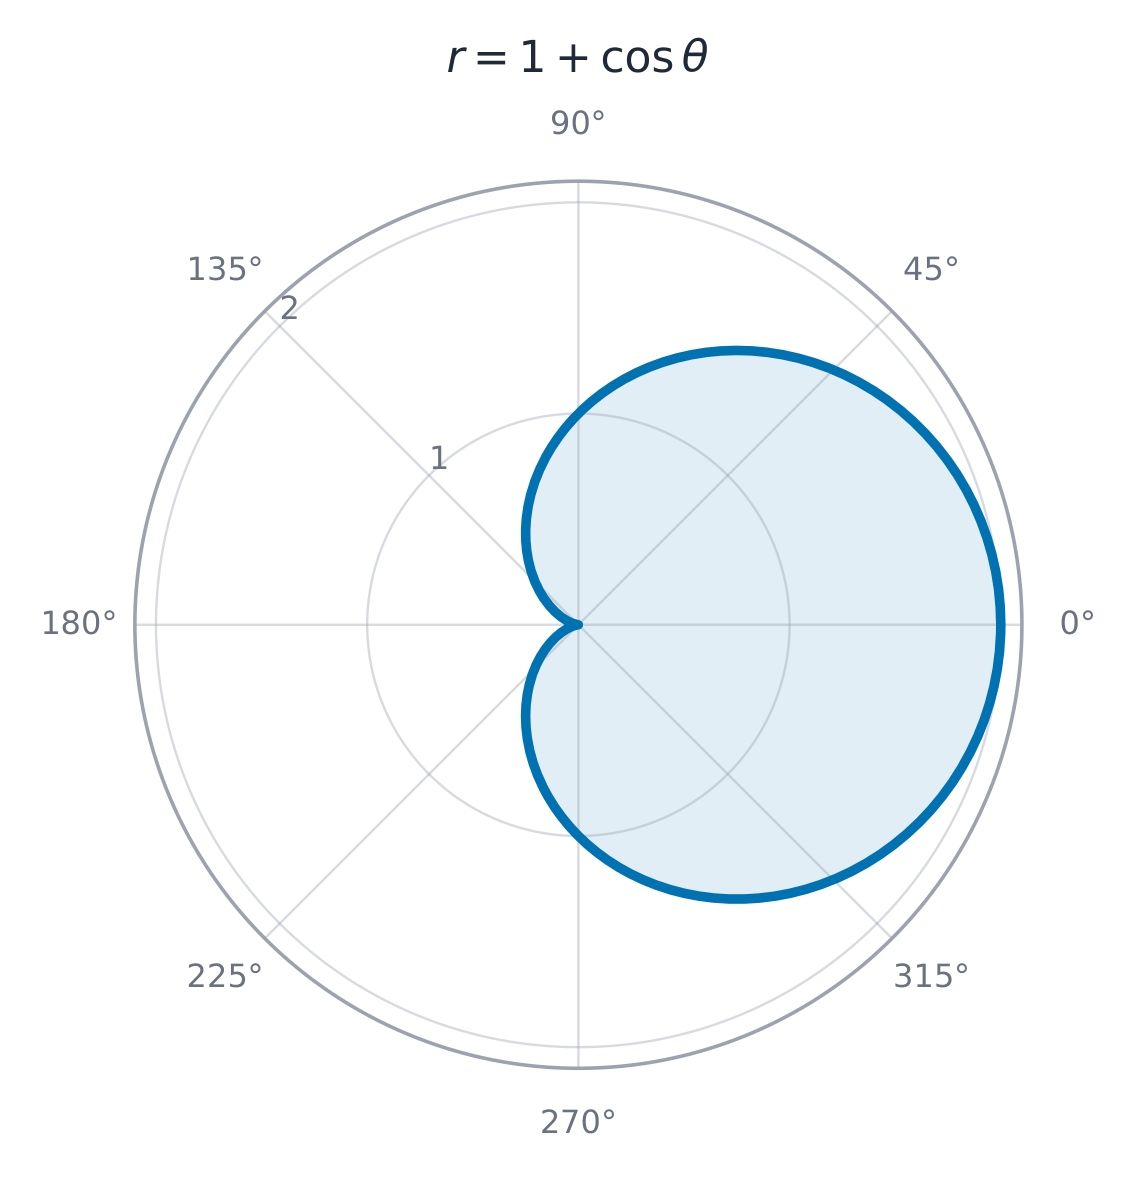
    • 1.2.A.2 La tasa de cambio de una función en un punto cuantifica la velocidad a la que cambiarían los valores de salida si los valores de entrada cambiaran en ese punto. La tasa de cambio en un punto puede aproximarse mediante las tasas de cambio promedio de la función sobre intervalos pequeños que contienen el punto, si tales valores existen.
    • 1.2.A.3 Las tasas de cambio en dos puntos pueden compararse utilizando aproximaciones de tasa de cambio promedio sobre intervalos lo suficientemente pequeños que contengan cada punto, si tales valores existen.

    Objetivo de Aprendizaje 1.2.B: Describir cómo varían dos cantidades juntas en diferentes puntos e intervalos de una función.

    • 1.2.B.1 Las tasas de cambio cuantifican cómo varían dos cantidades juntas.
    • 1.2.B.2 Una tasa de cambio positiva indica que, al aumentar o disminuir una cantidad, la otra cantidad hace lo mismo.
    • 1.2.B.3 Una tasa de cambio negativa indica que, al aumentar una cantidad, la otra disminuye.

    Fuente: College Board AP Course and Exam Description

    La tasa de cambio promedio 平均变化率 de una función sobre un intervalo es el cambio en la salida dividido por el cambio en la entrada – la única tasa constante que produciría el mismo cambio total. Sobre $[a,b]$:

    $$\text{avg rate} = \frac{f(b)-f(a)}{b-a}.$$

    La tasa de cambio en un punto mide qué tan rápido cambia la salida justo en esa entrada. La aproximas con tasas promedio sobre intervalos pequeños alrededor del punto. Al comparar dos puntos, aquel con la tasa promedio mayor (sobre intervalos lo suficientemente pequeños) está cambiando más rápido. Una tasa positiva significa que ambas cantidades se mueven en la misma dirección; una tasa negativa significa que se mueven en direcciones opuestas.

    Ejemplo resuelto. Para $f(x)=x^2$, la tasa de cambio promedio sobre $[1,4]$ es $\dfrac{f(4)-f(1)}{4-1}=\dfrac{16-1}{3}=5$. Sobre $[1,2]$ es $\dfrac{4-1}{1}=3$ – la propia tasa cambia, lo cual es exactamente por qué $f$ no es lineal.

    Vocabulario Entrenar
    Inglés Chino Pinyin
    function/ˈfʌŋkʃn/ 函数 hán shù
    domain/dəˈmeɪn/ 定义域 dìng yì yù
    range/reɪndʒ/ 值域 zhí yù
    independent variable/ˌɪndɪˈpendənt ˈveərɪəbl/ 自变量 zì biàn liàng
    dependent variable/dɪˈpendənt ˈveərɪəbl/ 因变量 yīn biàn liàng
    increasing/ɪnˈkriːsɪŋ/ 递增 dì zēng
    decreasing/ˈdiːkriːsɪŋ/ 递减 dì jiǎn
    average rate of change/ˈævrɪdʒ reɪt ɒv tʃeɪndʒ/ 平均变化率 píng jūn biàn huà lǜ
    secant line/ˈsiːkənt laɪn/ 割线 gē xiàn
    linear/ˈlɪnɪə/ 线性 xiàn xìng
    quadratic/kwɒˈdrætɪk/ 二次 èr cì
    polynomial/ˌpɒlɪˈnəʊmɪəl/ 多项式 duō xiàng shì
    degree/dɪˈɡriː/ 次数 cì shù
    leading term/ˈliːdɪŋ tɜːm/ 首项 shǒu xiàng
    leading coefficient/ˈliːdɪŋ ˌkəʊɪˈfɪʃənt/ 首项系数 shǒu xiàng xì shù
    local (relative) extremum/ˈləʊkl ekˈstreməm/ 局部极值 jú bù jí zhí
    global (absolute) maximum/ˈɡləʊbl ˈmæksɪməm/ 全局最大值 quán jú zuì dà zhí
    point of inflection/pɔɪnt ɒv ɪnˈflekʃn/ 拐点 guǎi diǎn
    concave up/kɒnˈkeɪv ʌp/ 上凹 shàng āo
    concave down/kɒnˈkeɪv daʊn/ 下凹 xià āo
    even/ˈiːvən/ 偶函数 ǒu hán shù
    odd/ɒd/ 奇函数 jī hán shù
    zero/ˈzɪərəʊ/ 零点 líng diǎn
    root/ruːt/ 根 gēn
    multiplicity/ˌmʌltɪˈplɪsɪti/ 重数 chóng shù
    complex/ˈkɒmpleks/ 复数 fù shù
    conjugate/ˈkɒndʒuːɡeɪt/ 共轭 gòng è
    1.3

    Tasas de Cambio en Funciones Lineales y Cuadráticas

    Syllabus

    Objetivo de aprendizaje 1.3.A: Determinar las tasas de cambio promedio para secuencias y funciones, incluyendo funciones lineales, cuadráticas y otros tipos de funciones.

    • 1.3.A.1 Para una función lineal, la tasa de cambio promedio sobre cualquier intervalo de valores de entrada de longitud dada es constante.
    • 1.3.A.2 Para una función cuadrática, las tasas de cambio promedio sobre intervalos consecutivos de igual longitud de valores de entrada pueden ser dadas por una función lineal.
    • 1.3.A.3 La tasa de cambio promedio sobre el intervalo cerrado $[a, b]$ es la pendiente de la recta secante que pasa por los puntos $(a, f(a))$ y $(b, f(b))$.

    Objetivo de aprendizaje 1.3.B: Determinar el cambio en las tasas de cambio promedio para funciones lineales, cuadráticas y otros tipos de funciones.

    • 1.3.B.1 Para una función lineal, dado que las tasas de cambio promedio sobre intervalos consecutivos de igual longitud de valores de entrada pueden ser dadas por una función constante, estas tasas de cambio promedio para una función lineal están cambiando a una tasa de cero.
    • 1.3.B.2 Para una función cuadrática, dado que las tasas de cambio promedio sobre intervalos consecutivos de igual longitud de valores de entrada pueden ser dadas por una función lineal, estas tasas de cambio promedio para una función cuadrática están cambiando a una tasa constante.
    • 1.3.B.3 Cuando la tasa de cambio promedio sobre intervalos de igual longitud de valores de entrada es creciente para todos los intervalos de pequeña longitud, la gráfica de la función es cóncava hacia arriba. Cuando la tasa de cambio promedio sobre intervalos de igual longitud de valores de entrada es decreciente para todos los intervalos de pequeña longitud, la gráfica de la función es cóncava hacia abajo.

    Fuente: College Board AP Course and Exam Description

    La tasa de cambio promedio sobre $[a,b]$ es la pendiente de la recta secante 割线 desde $(a,f(a))$ hasta $(b,f(b))$.

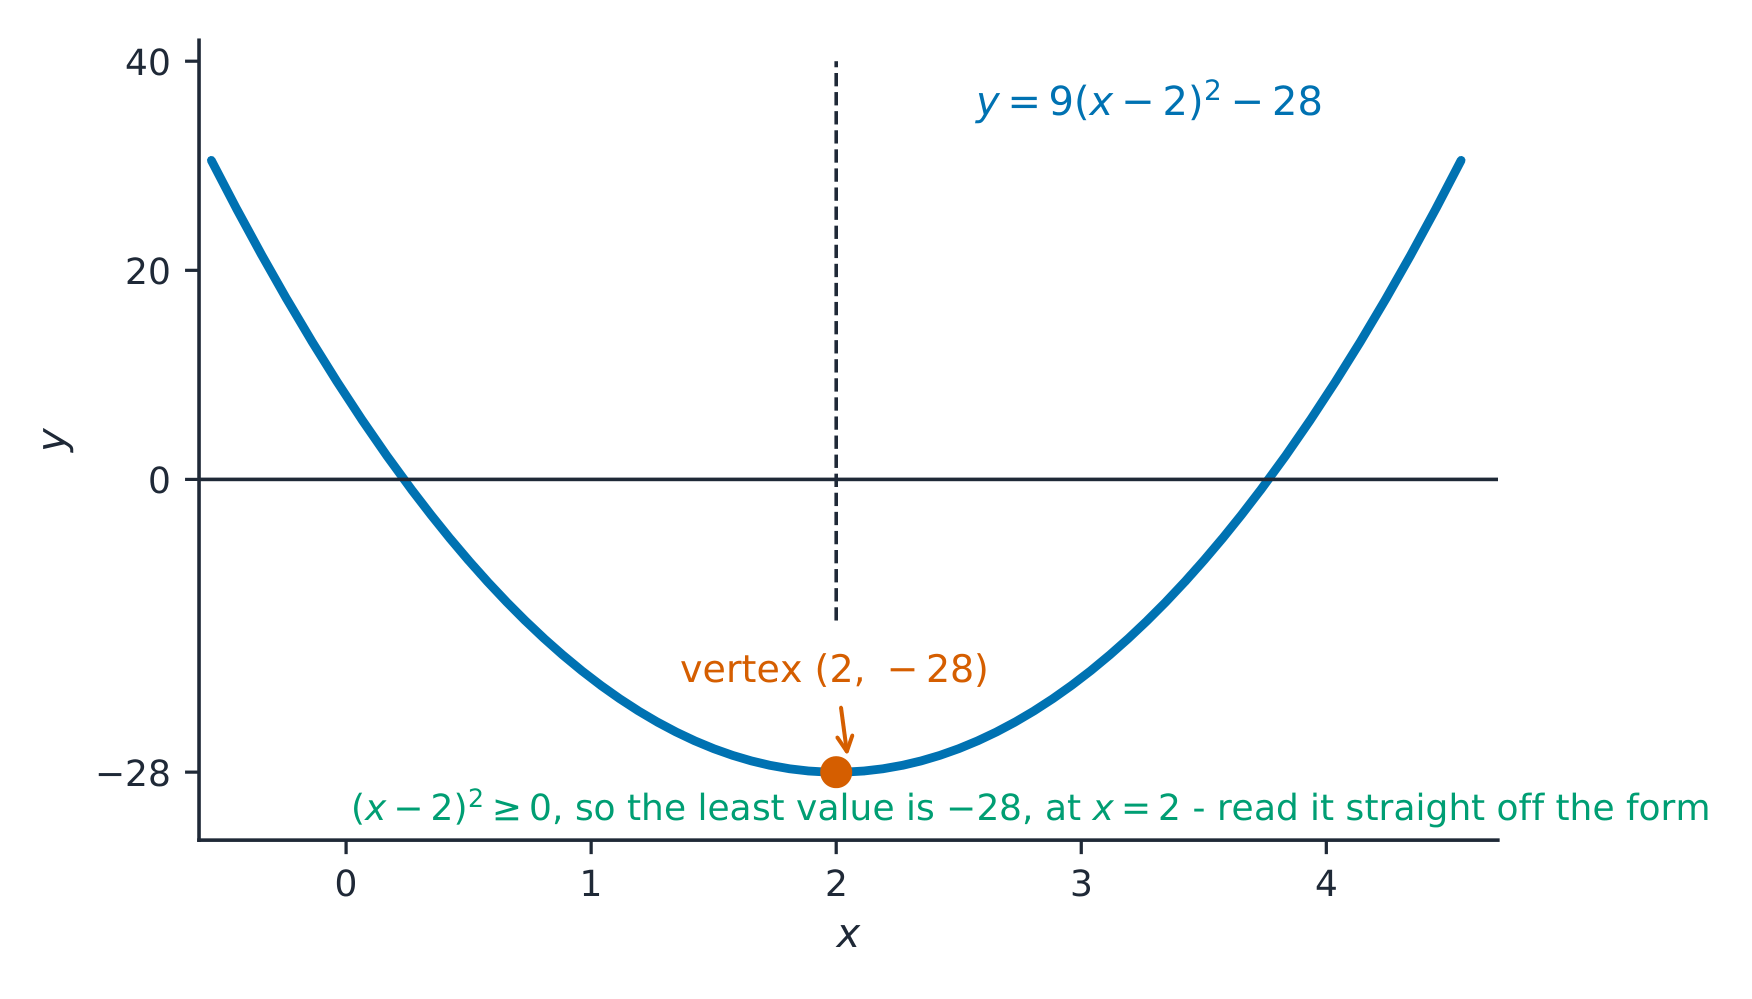
    Completar el cuadrado da el vértice de una parábola
    Completar el cuadrado da el vértice de una parábola
    • Para una función lineal 线性, la tasa de cambio promedio sobre cualquier intervalo es constante – por lo que la tasa a la que cambia la tasa es cero.
    • Para una función cuadrática 二次, las tasas de cambio promedio sobre intervalos de igual longitud forman ellas mismas un patrón lineal – por lo que esas tasas cambian a una tasa constante.

    Esta idea de "tasa de la tasa" distingue los tipos de funciones: una segunda diferencia constante señala una cuadrática.

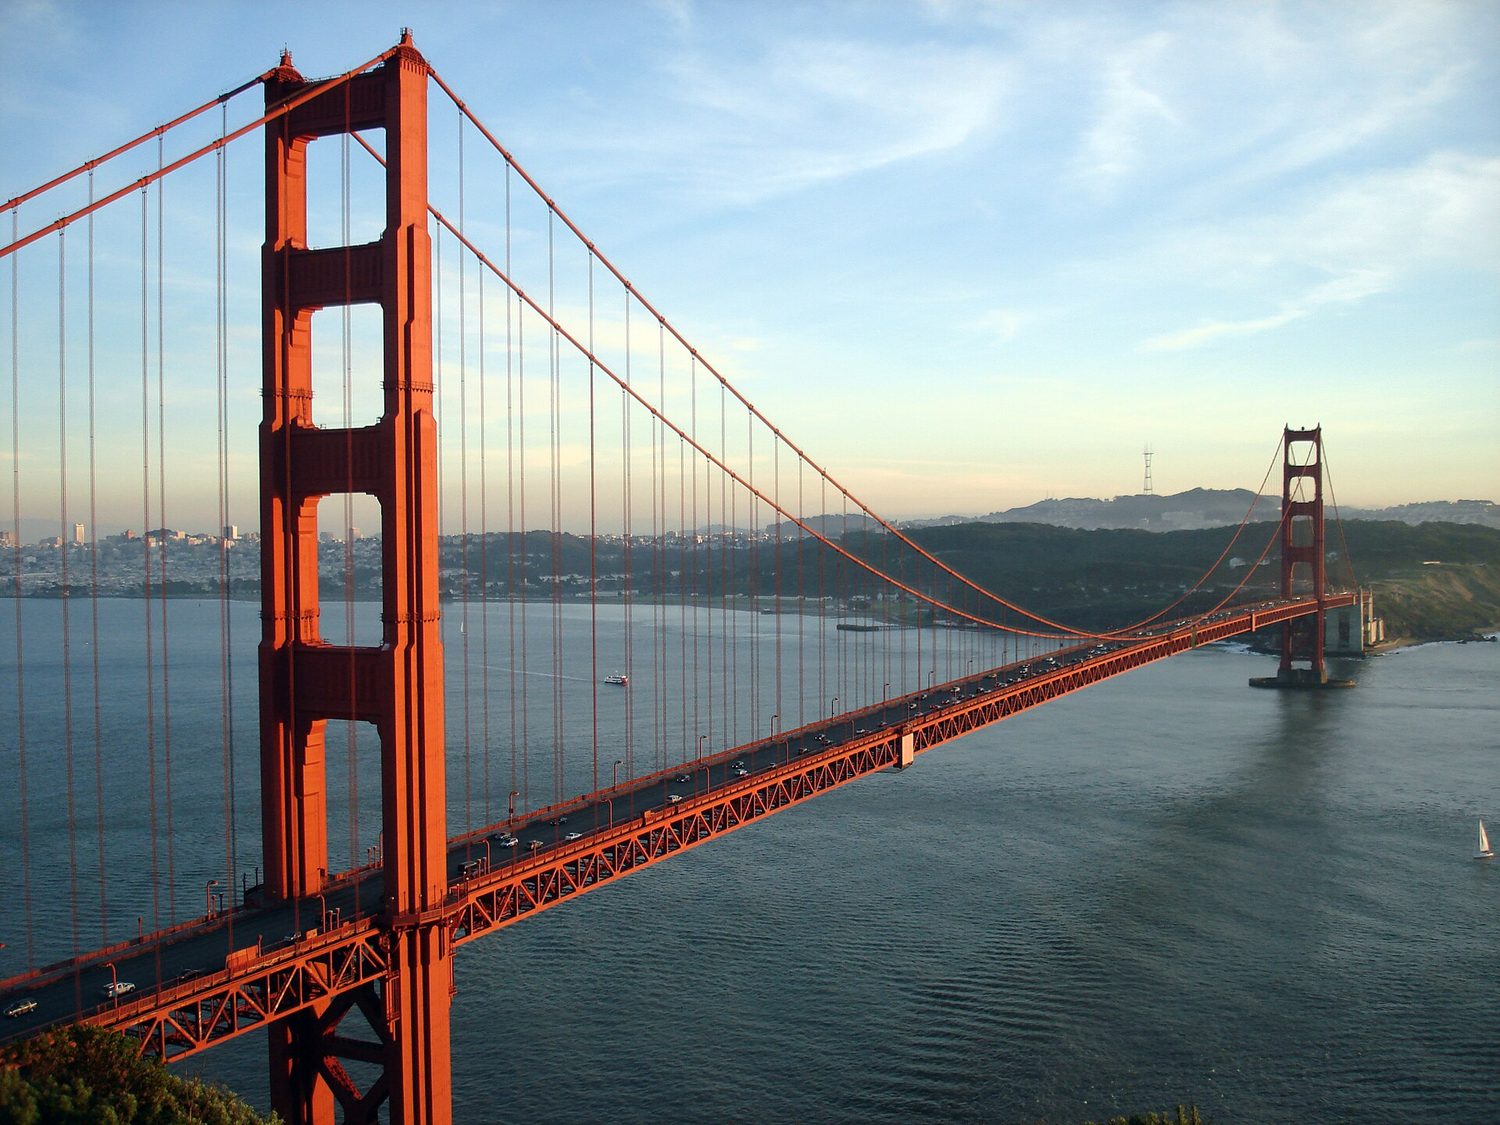
    The Golden Gate Bridge with its curved main cable
    El cable de un puente colgante adopta la forma de una curva similar a una parábola — una cuadrática que puedes ver en acero
    Explorar

    Explorar la tasa de cambio de una cuadrática

    y = ax² + bx + c

    Mueve los controladores y observa cómo la parábola 抛物线 se inclina. Su tasa de cambio promedio no es constante: la pendiente es positiva en un lado del vértice 顶点 y negativa en el otro. Observa cómo $a$ la abre hacia arriba o hacia abajo.

    1.4

    Funciones Polinómicas y Tasas de Cambio

    Syllabus

    Objetivo de Aprendizaje 1.4.A: Identificar características clave de las funciones polinómicas relacionadas con las tasas de cambio.

    • 1.4.A.1 Una función polinómica no constante en $x$ es cualquier representación funcional equivalente a la forma analítica $p(x) = a_n x^n + a_{n-1} x^{n-1} + a_{n-2} x^{n-2} + \ldots + a_2 x^2 + a_1 x + a_0$, donde $n$ es un entero positivo, $a_i$ es un número real para cada $i$ desde $1$ hasta $n$, y $a_n$ es distinto de cero. El polinomio tiene grado $n$, el término principal es $a_n x^n$, y el coeficiente principal es $a_n$. Una constante también es una función polinómica de grado cero.
    • 1.4.A.2 Donde una función polinómica cambia entre ser creciente y decreciente, o en el punto extremo incluido de un polinomio con dominio restringido, la función polinómica tendrá un valor de salida máximo o mínimo local, o relativo. De todos los máximos locales, el mayor se denomina global, o absoluto, máximo. De igual manera, el menor de todos los mínimos locales se denomina global, o absoluto, mínimo.
    • 1.4.A.3 Entre cada dos ceros reales distintos de una función polinómica no constante, debe haber al menos un valor de entrada correspondiente a un máximo local o mínimo local.
    • 1.4.A.4 Las funciones polinómicas de grado par tendrán ya sea un máximo global o un mínimo global.
    • 1.4.A.5 Los puntos de inflexión de una función polinómica ocurren en valores de entrada donde la tasa de cambio de la función pasa de ser creciente a decreciente, o de decreciente a creciente. Esto sucede donde la gráfica de una función polinómica cambia de cóncava hacia arriba a cóncava hacia abajo, o de cóncava hacia abajo a cóncava hacia arriba.

    Fuente: College Board AP Course and Exam Description

    Una curva puente suave: gráficos polinomiales y racionales modelan formas reales con asíntotas y giros
    Una curva de puente suave: las gráficas polinómicas y racionales modelan formas reales con asíntotas y giros

    Un polinomio 多项esimo no constante tiene la forma

    $$p(x)=a_n x^n + a_{n-1}x^{n-1}+\cdots+a_1 x + a_0,\quad a_n\neq 0.$$
    Su grado 次数 es $n$, su término líder 首项 es $a_n x^n$, y su coeficiente líder 首项 coeficiente es $a_n$. Una constante es un polinomio de grado $0$.

    Características clave:

    • Donde un polinomio cambia entre creciente y decreciente, tiene un extremo local (relativo) 局部极值. El máximo local más grande es el máximo global (absoluto) 全局最大值 solo cuando el polinomio tiene uno – pero la mayoría de los polinomios son acotados en magnitud (todo polinomio de grado impar se aleja hacia $\pm\infty$), por lo que no tienen ni máximo ni mínimo global en absoluto.
    • Entre dos ceros reales distintos hay al menos un máximo o mínimo local.
    • Un polinomio de grado par 偶次 tiene ya sea un máximo global o un mínimo global.
    • Un punto de inflexión 拐点 es donde la gráfica cambia de concavidad – de cóncava hacia arriba 上凹 a cóncava hacia abajo 下凹 o viceversa – es decir, donde la tasa de cambio cambia entre crecer y decrecer.
    • Una función tiene simetría cuando es par 偶函数 – $f(-x)=f(x)$, simétrica respecto al eje $y$ (como $x^2$, $x^4$) – o impar 奇函数 – $f(-x)=-f(x)$, simétrica por rotación alrededor del origen (como $x^3$, $x^5$). Prueba sustituyendo $-x$ y simplificando; más tarde, $\cos\theta$ es par y $\sin\theta$ es impar.
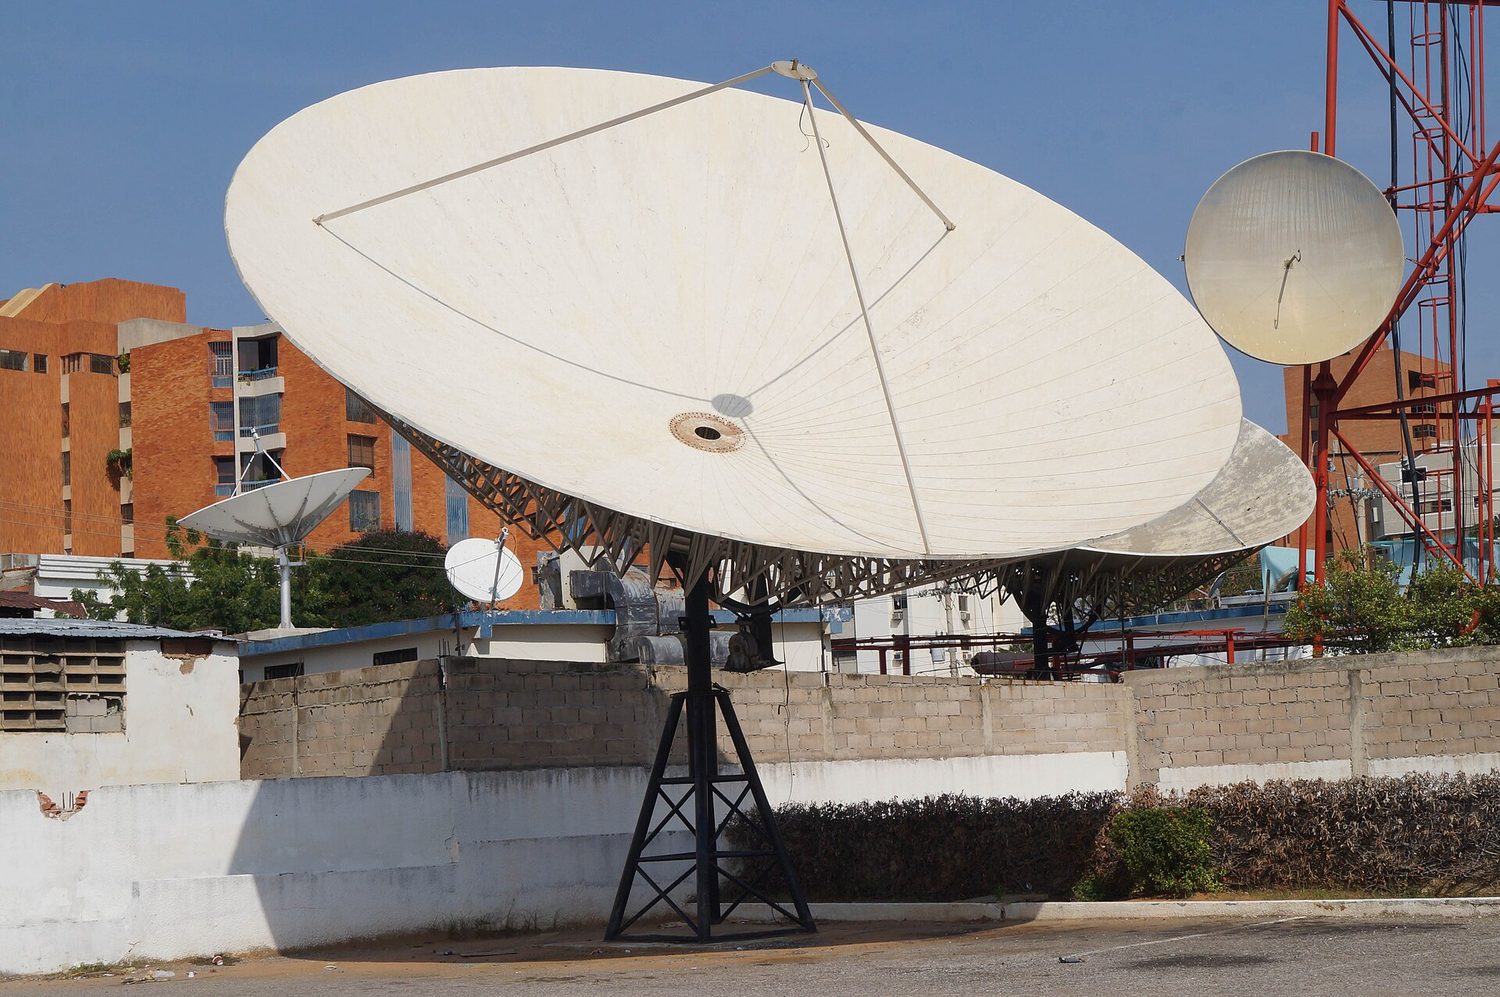
    Un plato satelital montado en una pared, con su reflector curvo apuntando al cielo y el receptor situado en el foco
    Un plato de satélite es una parábola de revolución: cada rayo paralelo se refleja al mismo foco
    1.5

    Funciones Polinómicas y Ceros Complejos

    Syllabus

    Objetivo de aprendizaje 1.5.A: Identificar las características clave de una función polinómica relacionadas con sus ceros cuando se disponga de factorizaciones adecuadas o de tecnología.

    • 1.5.A.1 Si $a$ es un número complejo y $p(a) = 0$, entonces $a$ se denomina cero de la función polinómica $p$, o una raíz de $p(x) = 0$. Si $a$ es un número real, entonces $(x - a)$ es un factor lineal de $p$ si y solo si $a$ es un cero de $p$.
    • 1.5.A.2 Si un factor lineal $(x - a)$ se repite $n$ veces, el cero correspondiente de la función polinómica tiene una multiplicidad $n$. Una función polinómica de grado $n$ tiene exactamente $n$ ceros complejos al contar las multiplicidades.
    • 1.5.A.3 Si $a$ es un cero real de una función polinómica $p$, entonces la gráfica de $y = p(x)$ tiene una intersección con el eje $x$ en el punto $(a, 0)$. En consecuencia, los ceros reales de un polinomio pueden servir como extremos para intervalos que satisfagan desigualdades polinómicas.
    • 1.5.A.4 Si $a + bi$ es un cero no real de una función polinómica $p$, entonces su conjugado $a - bi$ también es un cero de $p$.
    • 1.5.A.5 Si el cero real $a$ de una función polinómica tiene multiplicidad par, entonces los signos de los valores de salida son los mismos para valores de entrada cercanos a $x = a$. Para estas funciones polinómicas, la gráfica será tangente al eje $x$ en $x = a$.
    • 1.5.A.6 El grado de una función polinómica puede determinarse examinando las diferencias sucesivas de los valores de salida sobre valores de entrada de intervalo igual. El grado de la función polinómica es igual al menor valor $n$ para el cual las diferencias sucesivas $n$-ésimas son constantes.

    Objetivo de aprendizaje 1.5.B: Determinar si una función polinómica es par o impar.

    • 1.5.B.1 Una función par es simétrica gráficamente respecto a la recta $x = 0$ y analíticamente posee la propiedad $f(-x) = f(x)$. Si $n$ es par, entonces un polinomio de la forma $p(x) = a_n x^n$, donde $n \geq 1$ y $a_n \neq 0$, es una función par.
    • 1.5.B.2 Una función impar es simétrica gráficamente respecto al punto $(0, 0)$ y analíticamente posee la propiedad $f(-x) = -f(x)$. Si $n$ es impar, entonces un polinomio de la forma $p(x) = a_n x^n$, donde $n \geq 1$ y $a_n \neq 0$, es una función impar.

    Fuente: College Board AP Course and Exam Description

    Un cero 零点 (o raíz 根) de $p$ es un número $a$ tal que $p(a)=0$. Para un $a$ real, $(x-a)$ es un factor de $p$ si y solo si $a$ es un cero. Si el factor $(x-a)$ se repite $n$ veces, ese cero tiene multiplicidad 重数 $n$. Contando multiplicidades, un polinomio de grado $n$ tiene exactamente $n$ ceros complejos 复数.

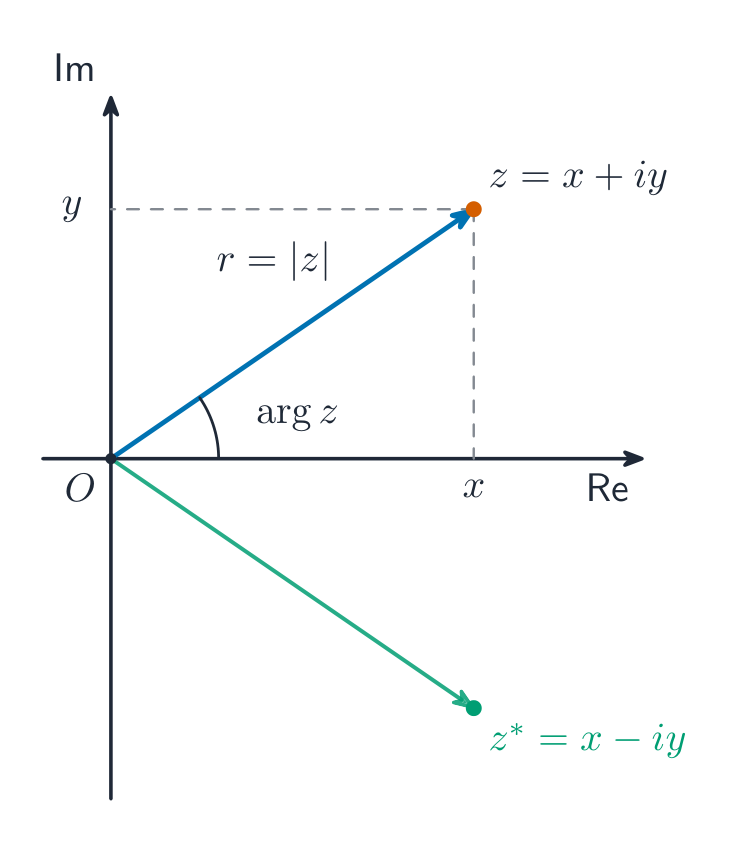
    Un número complejo en un diagrama de Argand: el módulo es la distancia, el argumento el ángulo
    Un número complejo en un diagrama de Argand: el módulo es la distancia, el argumento es el ángulo
    • Un cero real $a$ produce una intersección con el eje $x$ en $(a,0)$; los ceros reales son los extremos de los intervalos donde $p(x)\ge 0$ o $\le 0$.
    • Los ceros no reales aparecen en pares conjugados 共轭: si $a+bi$ es un cero, entonces $a-bi$ también lo es.
    • En un cero real de multiplicidad par, la gráfica es tangente al $x$-eje (toca pero no cruza); en multiplicidad impar, lo cruza.
    • El grado es igual a la menor $n$ para la cual las $n$ diferencias sucesivas de salidas equiespaciadas se vuelven constantes.
    1.6

    Funciones Polinómicas y Comportamiento en el Extremo

    Syllabus

    Objetivo de aprendizaje 1.6.A: Describir el comportamiento en los extremos de las funciones polinómicas.

    • 1.6.A.1 A medida que los valores de entrada de una función polinómica no constante aumentan sin límite, los valores de salida también aumentarán o disminuirán sin límite. La notación matemática correspondiente es $\lim_{x \to \infty} p(x) = \infty$ o $\lim_{x \to \infty} p(x) = -\infty$.
    • 1.6.A.2 A medida que los valores de entrada de una función polinómica no constante disminuyen sin límite, los valores de salida también aumentarán o disminuirán sin límite. La notación matemática correspondiente es $\lim_{x \to -\infty} p(x) = \infty$ o $\lim_{x \to -\infty} p(x) = -\infty$.
    • 1.6.A.3 El grado y el signo del término líder de un polinomio determinan el comportamiento en los extremos de la función polinómica, ya que a medida que los valores de entrada aumentan o disminuyen sin límite, los valores del término líder dominan los valores de todos los términos de menor grado.

    Fuente: College Board AP Course and Exam Description

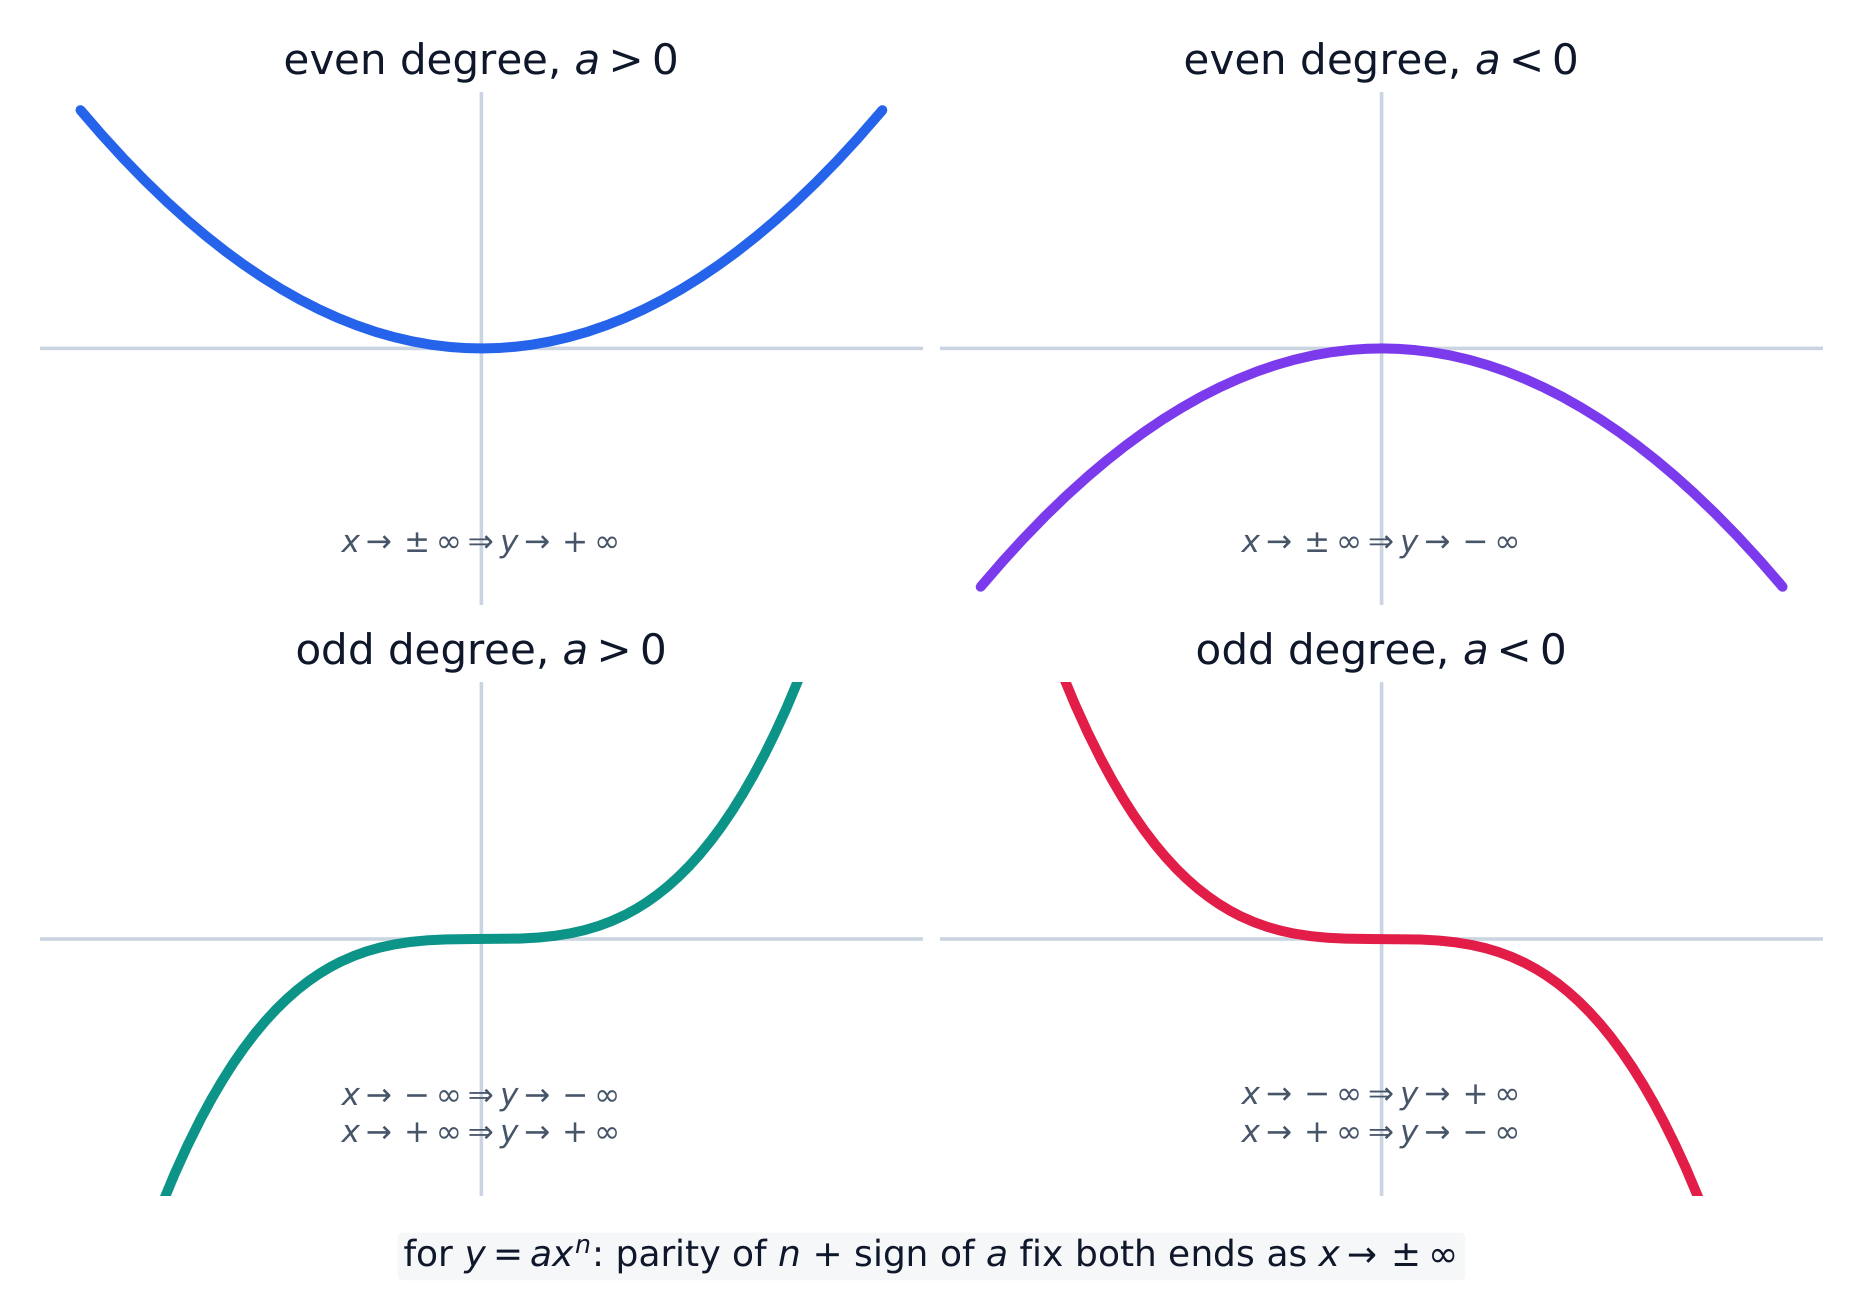
    El comportamiento en el extremo 末端行为 describe hacia dónde se dirige una función cuando la entrada crece sin límite. Para un polinomio no constante, cuando $x\to\pm\infty$, la salida tiende a $+\infty$ o $-\infty$, escrito por ejemplo como $\lim_{x\to\infty}p(x)=\infty$. La dirección depende enteramente del término principal $a_n x^n$, porque para valores grandes de $|x|$ este domina todos los términos de menor grado: el signo de $a_n$ y si $n$ es par o impar determinan ambos extremos.

    Los extremos de todo polinomio están decididos por la paridad de su grado y el signo de su coeficiente líder
    Los extremos de todo polinomio están determinados por la paridad de su grado y el signo de su coeficiente principal
    Explorar

    Ver cómo el término líder determina el comportamiento final

    y = ax³ + bx² + cx + d

    El término líder decide los extremos. Para un cúbico con $a>0$ la gráfica desciende a la izquierda y asciende a la derecha; haga $a<0$ y los dos extremos intercambien posiciones. A medida que $x\to\pm\infty$ el término de mayor potencia domina a todos los demás términos.

    Vocabulario Entrenar
    Inglés Chino Pinyin
    End behavior/end bɪˈheɪvjə/ 末端行为 mò duān xíng wéi
    rational function/ˈræʃənl ˈfʌŋkʃn/ 有理函数 yǒu lǐ hán shù
    slant asymptote/slænt ˈæsɪmptəʊt/ 斜渐近线 xié jiàn jìn xiàn
    horizontal asymptote/ˌhɒrɪˈzɒntl ˈæsɪmptəʊt/ 水平渐近线 shuǐ píng jiàn jìn xiàn
    vertical asymptote/ˈvɜːtɪkl ˈæsɪmptəʊt/ 垂直渐近线 chuí zhí jiàn jìn xiàn
    hole/həʊl/ 空洞 kōng dòng
    Polynomial long division/ˌpɒlɪˈnəʊmɪəl lɒŋ dɪˈvɪʒn/ 多项式长除法 duō xiàng shì zhǎng chú fǎ
    quotient/ˈkwəʊʃənt/ 商 shāng
    remainder/rɪˈmeɪndə/ 余数 yú shù
    1.7

    Funciones Racionales y Comportamiento en el Extremo

    Syllabus

    Objetivo de aprendizaje 1.7.A: Describir el comportamiento asintótico de las funciones racionales.

    • 1.7.A.1 Una función racional se representa analíticamente como un cociente de dos funciones polinómicas y proporciona una medida del tamaño relativo de la función polinómica en el numerador en comparación con la función polinómica en el denominador para cada valor dentro del dominio de la función racional.
    • 1.7.A.2 El comportamiento asintótico de una función racional se verá afectado principalmente por el polinomio con mayor grado, ya que sus valores dominarán los valores de la función racional para valores de entrada de gran magnitud. Para valores de entrada de gran magnitud, un polinomio está dominado por su término principal. Por lo tanto, el comportamiento asintótico de una función racional puede entenderse examinando el cociente correspondiente de los términos principales.
    • 1.7.A.3 Si el polinomio en el numerador domina al polinomio en el denominador para valores de entrada de gran magnitud, entonces el cociente de los términos principales es un polinomio no constante, y la función racional original tiene el comportamiento asintótico de ese polinomio. Si ese polinomio es lineal, entonces la gráfica de la función racional tiene una asíntota oblicua paralela a la gráfica de la recta.
    • 1.7.A.4 Si ninguno de los polinomios en una función racional domina al otro para valores de entrada de gran magnitud, entonces el cociente de los términos principales es una constante, y esa constante indica la ubicación de una asíntota horizontal de la gráfica de la función racional original.
    • 1.7.A.5 Si el polinomio en el denominador domina al polinomio en el numerador para valores de entrada de gran magnitud, entonces el cociente de los términos principales es una función racional con una constante en el numerador y un polinomio no constante en el denominador, y la gráfica de la función racional original tiene una asíntota horizontal en $y = 0$.
    • 1.7.A.6 Cuando la gráfica de una función racional $r$ tiene una asíntota horizontal en $y = b$, donde $b$ es una constante, los valores de salida de la función racional se acercan arbitrariamente a $b$ y permanecen arbitrariamente cerca de $b$ a medida que los valores de entrada aumentan o disminuyen sin límite. La notación matemática correspondiente es $\lim_{x \to \infty} r(x) = b$ o $\lim_{x \to -\infty} r(x) = b$.

    Fuente: College Board AP Course and Exam Description

    Una función racional 有理函数 es el cociente de dos polinomios, $r(x)=\dfrac{\text{numerator}}{\text{denominator}}$. Su comportamiento en el extremo está regido por el cociente de los términos principales:

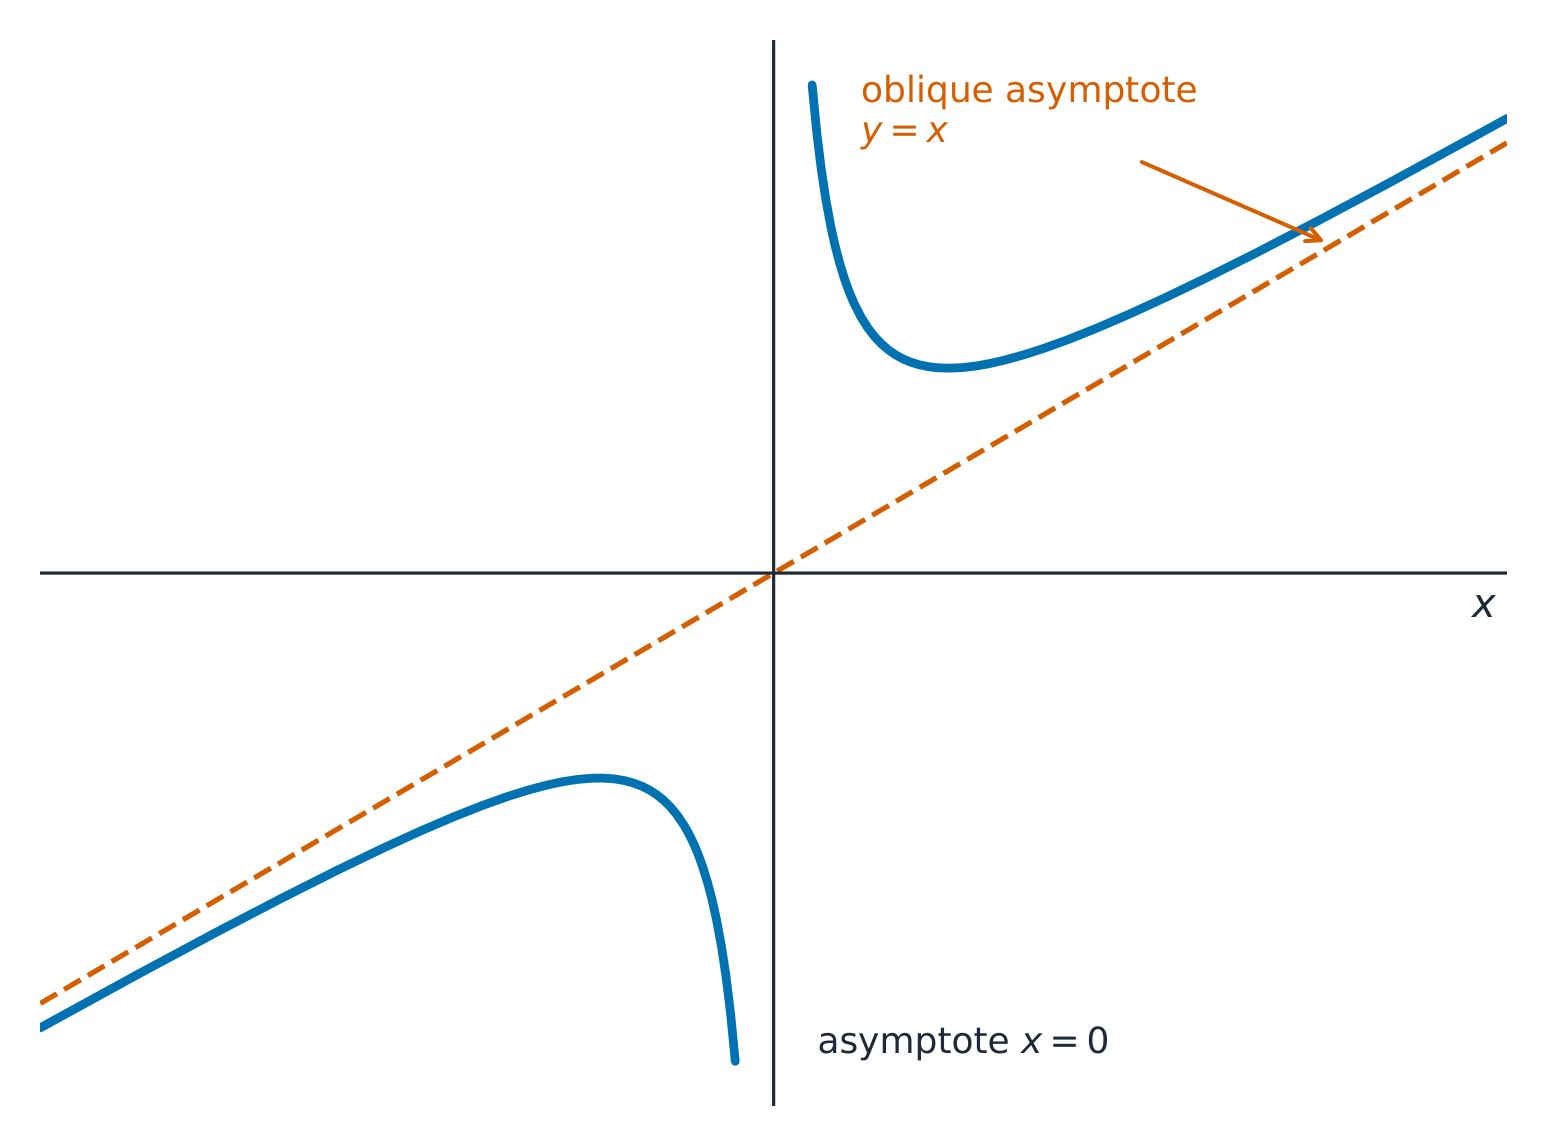
    Cuando el numerador tiene mayor grado, la curva se aproxima a una asíntota oblicua
    Cuando el numerador tiene mayor grado, la curva se aproxima a una asíntota oblicua
    • Grado del numerador > grado del denominador: el cociente es un polinomio no constante, y $r$ sigue el comportamiento en el extremo de ese polinomio. Si ese cociente es lineal, la gráfica tiene una asíntota oblicua 斜渐近线.
    • Grados iguales: el cociente es una constante, lo que da lugar a una asíntota horizontal 水平渐近ota $y=$ la razón entre los coeficientes principales.
    • Grado del numerador < grado del denominador: el cociente tiende a $0$, por lo que la asíntota horizontal es $y=0$.

    En una asíntota horizontal $y=b$, las salidas se acercan y permanecen arbitrariamente cerca de $b$: $\lim_{x\to\pm\infty}r(x)=b$.

    1.8

    Funciones Racionales y Ceros

    Syllabus

    Objetivo de Aprendizaje 1.8.A: Determinar los ceros de las funciones racionales.

    • 1.8.A.1 Los ceros reales de una función racional corresponden a los ceros reales del numerador para aquellos valores que pertenecen a su dominio.
    • 1.8.A.2 Los ceros reales tanto de la función polinomial como de la función racional $r$ son extremos o asíntotas para intervalos que satisfacen las inecuaciones de la función racional $r(x) \geq 0$ o $r(x) \leq 0$.

    Fuente: College Board AP Course and Exam Description

    Los ceros reales de una función racional son los ceros reales de su numerador que aún pertenecen al dominio. Estos ceros, junto con los ceros del denominador, dividen la recta numérica en los intervalos que se prueban al resolver desigualdades $r(x)\ge 0$ o $r(x)\le 0$.

    1.9

    Funciones Racionales y Asíntotas Verticales

    Syllabus

    Objetivo de Aprendizaje 1.9.A: Determinar las asíntotas verticales de las gráficas de funciones racionales.

    • 1.9.A.1 Si el valor $a$ es una raíz real de la función polinomial en el denominador de una función racional y no es también una raíz real de la función polinomial en el numerador, entonces la gráfica de la función racional tiene una asíntota vertical en $x = a$. Además, se produce una asíntota vertical en $x = a$ si la multiplicidad de $a$ como raíz real en el denominador es mayor que su multiplicidad como raíz real en el numerador.
    • 1.9.A.2 Cerca de una asíntota vertical, $x = a$, de una función racional, los valores de la función polinomial en el denominador son arbitrariamente cercanos a cero, por lo que los valores de la función racional $r$ aumentan o disminuyen sin límite. La notación matemática correspondiente es $\lim_{x \to a^+} r(x) = \infty$ o $\lim_{x \to a^+} r(x) = -\infty$ para valores de entrada cerca de $a$ y mayores que $a$, y $\lim_{x \to a^-} r(x) = \infty$ o $\lim_{x \to a^-} r(x) = -\infty$ para valores de entrada cerca de $a$ y menores que $a$.

    Fuente: College Board AP Course and Exam Description

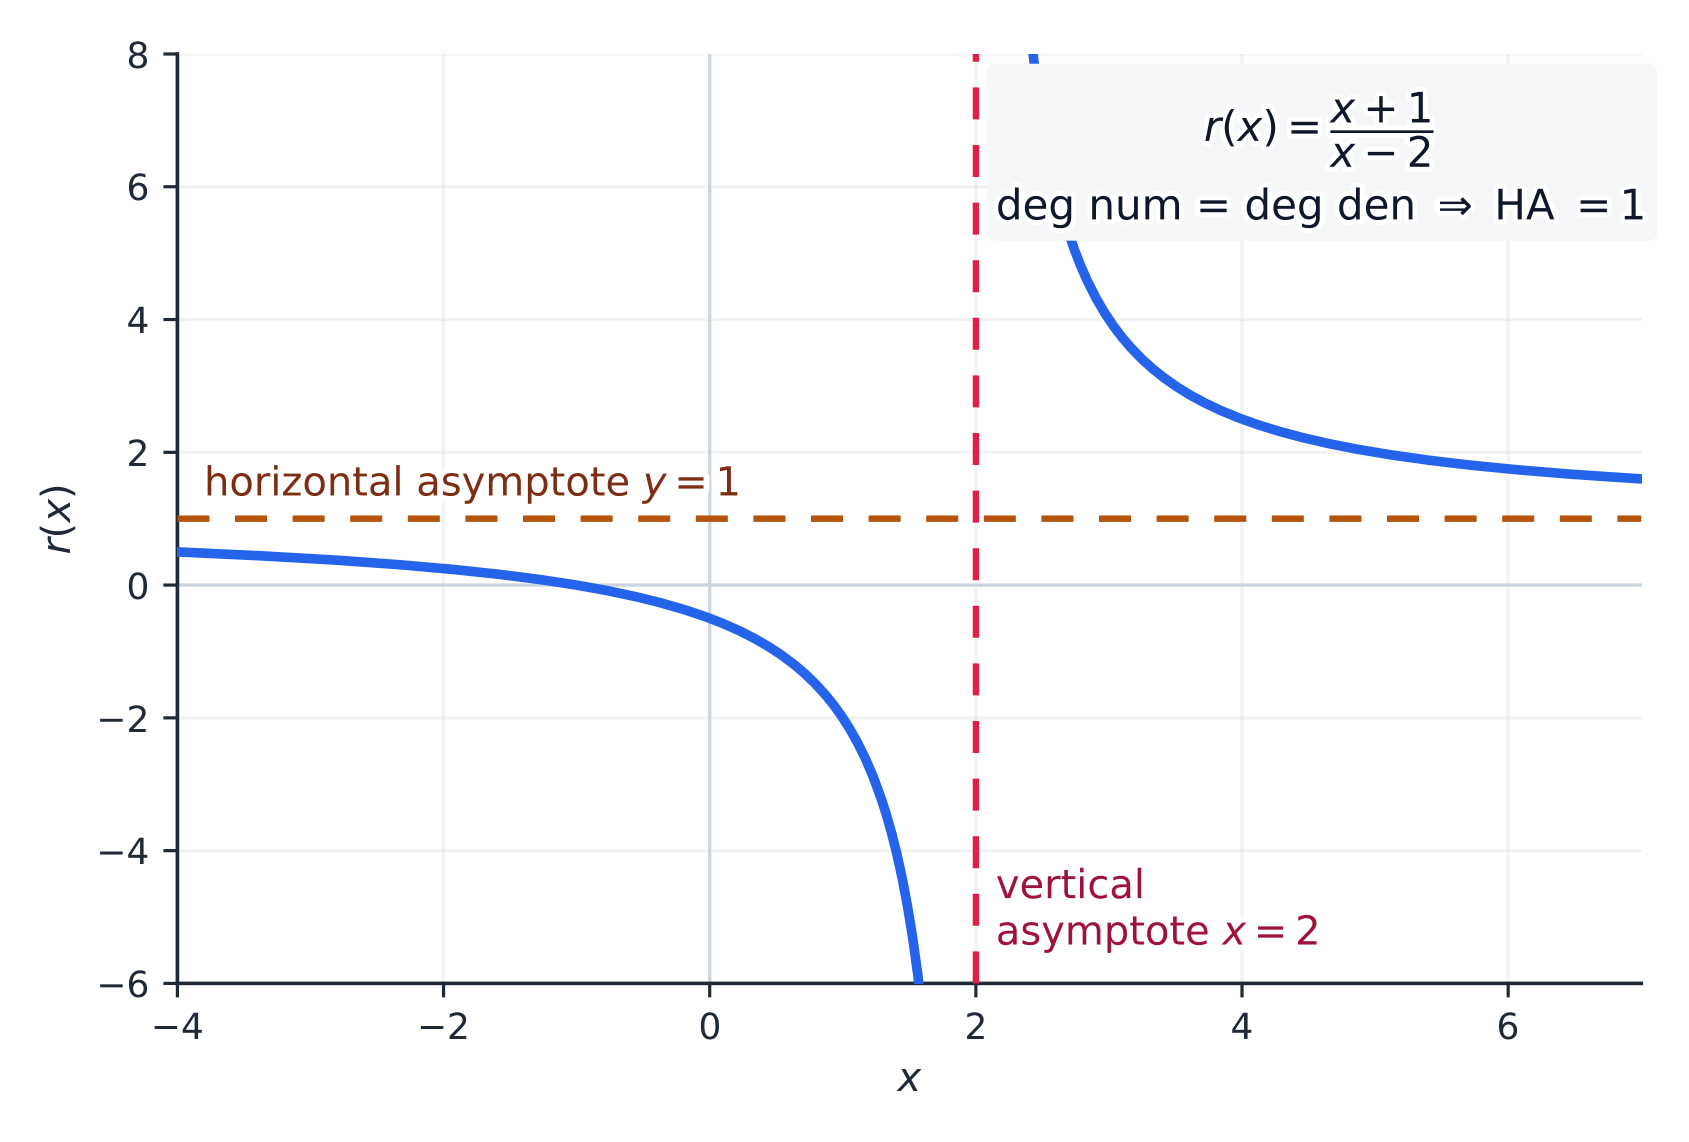
    Una asíntota vertical 垂直渐近线 ocurre en $x=a$ cuando $a$ es un cero del denominador pero no se cancela con el numerador – más precisamente, cuando su multiplicidad en el denominador excede su multiplicidad en el numerador. Cerca de ella, el denominador es casi cero, por lo que $r$ dispara hacia $\pm\infty$: $\lim_{x\to a^{\pm}}r(x)=\pm\infty$. Revise ambos lados, ya que los dos lados pueden ir en direcciones opuestas.

    Ejemplo resuelto. Describa $r(x)=\dfrac{2x^2+3}{x^2-1}$. El numerador y el denominador tienen grado igual, por lo que la asíntota horizontal es $y=\dfrac{2}{1}=2$. El denominador $x^2-1$ es cero en $x=\pm1$ y ninguno se cancela, por lo que hay asíntotas verticales en $x=1$ y $x=-1$.

    Una función racional acercándose a una asíntota vertical y una asíntota horizontal
    Una función racional acercándose a una asíntota vertical y una asíntota horizontal
    Explorar

    Explorar una asíntota vertical

    y = a/(x − b) + c

    Este es $y = \dfrac{a}{x-b} + c$. La gráfica se dispara hacia $\pm\infty$ en la asíntota vertical $x = b$ (donde el denominador es cero) y se estabiliza hacia la asíntota horizontal $y = c$. Deslice $b$ y $c$ para mover cada línea.

    1.10

    Funciones Racionales y Agujeros

    Syllabus

    Objetivo de Aprendizaje 1.10.A: Determinar agujeros en las gráficas de funciones racionales.

    • 1.10.A.1 Si la multiplicidad de una raíz real en el numerador es mayor o igual que su multiplicidad en el denominador, entonces la gráfica de la función racional tiene un agujero en el valor de entrada correspondiente.
    • 1.10.A.2 Si la gráfica de una función racional $r$ tiene un agujero en $x = c$, la ubicación del agujero se puede determinar examinando los valores de salida correspondientes a valores de entrada suficientemente cercanos a $c$. Si los valores de entrada suficientemente cercanos a $c$ corresponden a valores de salida arbitrariamente cercanos a $L$, entonces el agujero se encuentra en el punto con coordenadas $(c, L)$. La notación matemática correspondiente es $\lim_{x \to c} r(x) = L$. Debe notarse que $\lim_{x \to c^-} r(x) = \lim_{x \to c^+} r(x) = \lim_{x \to c} r(x) = L$.

    Fuente: College Board AP Course and Exam Description

    Un agujero 空洞 (punto evitable) ocurre en $x=c$ cuando un factor se cancela – la multiplicidad del cero $c$ en el numerador es al menos igual a su multiplicidad en el denominador. La gráfica carece de un solo punto. Su altura es el límite de la función simplificada: si las entradas cercanas a $c$ dan salidas cercanas a $L$, el agujero está en $(c,L)$, y $\lim_{x\to c}r(x)=L$.

    1.11

    Representaciones Equivalentes de Expresiones Polinómicas y Racionales

    Syllabus

    Objetivo de aprendizaje 1.11.A: Reescribir expresiones polinómicas y racionales en formas equivalentes.

    • 1.11.A.1 Dado que la forma factorizada de un polinomio o función racional proporciona fácilmente información sobre los ceros reales, puede revelar información sobre las intersecciones con el eje $x$, asíintotas, huecos, dominio y rango.
    • 1.11.A.2 La forma estándar de un polinomio o función racional puede revelar información sobre el comportamiento extremo de la función.
    • 1.11.A.3 La información extraída de diferentes representaciones analíticas del mismo polinomio o función racional se puede utilizar para responder preguntas en contexto.

    Objetivo de aprendizaje 1.11.B: Determinar el cociente de dos funciones polinómicas mediante división larga.

    • 1.11.B.1 La división larga de polinomios es un proceso algebraico similar a la división larga numérica que involucra un cociente y un residuo. Si el polinomio $f$ se divide por el polinomio $g$, entonces $f$ puede reescribirse como $f(x) = g(x)q(x) + r(x)$, donde $q$ es el cociente, $r$ es el residuo y el grado de $r$ es menor que el grado de $g$.
    • 1.11.B.2 El resultado de la división larga de polinomios resulta útil para encontrar ecuaciones de asíntotas oblicuas para las gráficas de funciones racionales.

    Objetivo de aprendizaje 1.11.C: Reescribir el producto repetido de binomios utilizando el teorema del binomio.

    • 1.11.C.1 El teorema del binomio utiliza las entradas de una sola fila del Triángulo de Pascal para expandir más fácilmente expresiones de la forma $(a + b)^n$, incluidas funciones polinómicas de la forma $p(x) = (x + c)^n$, donde $c$ es una constante.

    Fuente: College Board AP Course and Exam Description

    La misma expresión, escrita de manera diferente, revela distintas características:

    • Forma factorizada muestra los ceros reales y, por tanto, las intersecciones con el eje $x$, agujeros, asíntotas verticales y dominio.
    • Forma estándar (expandida) muestra el grado y el término líder, y por tanto el comportamiento en el infinito.

    La división larga de polinomios 多项式长除法 reescribe $f(x)=g(x)\,q(x)+r(x)$, donde $q$ es el cociente 商 y $r$ el resto 余数 (de menor grado que $g$). El cociente proporciona la ecuación de una asíntota oblicua cuando el grado del numerador es uno más que el del denominador.

    1.12

    Transformaciones de Funciones

    Syllabus

    Objetivo de aprendizaje 1.12.A: Construir una función que sea una transformación aditiva y/o multiplicativa de otra función.

    • 1.12.A.1 La función $g(x) = f(x) + k$ es una transformación aditiva de la función $f$ que resulta en una traslación vertical de la gráfica de $f$ en $k$ unidades.
    • 1.12.A.2 La función $g(x) = f(x + h)$ es una transformación aditiva de la función $f$ que resulta en una traslación horizontal de la gráfica de $f$ en $-h$ unidades.
    • 1.12.A.3 La función $g(x) = a f(x)$, donde $a \neq 0$, es una transformación multiplicativa de la función $f$ que resulta en una dilatación vertical de la gráfica de $f$ por un factor de $|a|$. Si $a < 0$, la transformación implica una reflexión respecto al eje $x$.
    • 1.12.A.4 La función $g(x) = f(bx)$, donde $b \neq 0$, es una transformación multiplicativa de la función $f$ que resulta en una dilatación horizontal de la gráfica de $f$ por un factor de $\left| \dfrac{1}{b} \right|$. Si $b < 0$, la transformación implica una reflexión respecto al eje $y$.
    • 1.12.A.5 Las transformaciones aditivas y multiplicativas pueden combinarse, resultando en combinaciones de traslaciones horizontales y verticales, así como dilataciones.
    • 1.12.A.6 El dominio y el rango de una función que es una transformación de una función padre pueden ser diferentes de los de la función padre.

    Fuente: College Board AP Course and Exam Description

    Transformaciones de gráficas

    Una transformación 变换 construye una nueva función a partir de una antigua $f$:

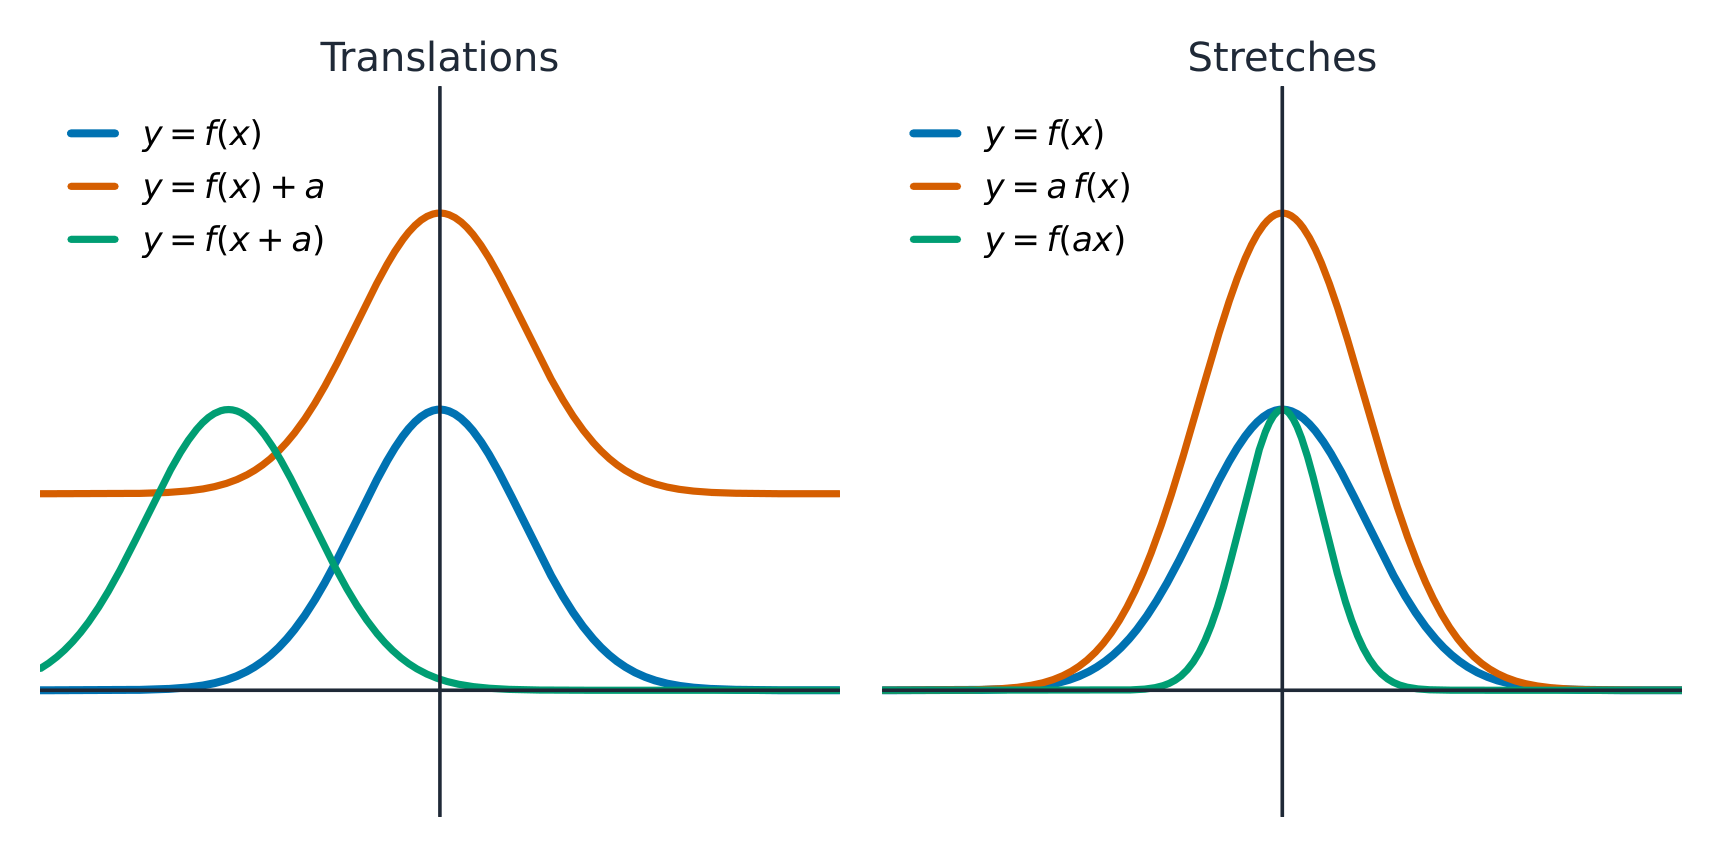
    Sumar a la salida o entrada desplaza la curva; un multiplicador la estira
    Sumar a la salida o a la entrada desplaza la curva; un multiplicador la estira
    • Traslaciones 平移 (desplazamientos): $f(x)+k$ mueve arriba/abajo; $f(x-h)$ mueve derecha/izquierda.
    • Dilataciones 伸缩 (estiramientos): $a\,f(x)$ estira verticalmente; $f(bx)$ estira horizontalmente.
    • Reflejos 反射: $-f(x)$ voltea sobre el eje $x$; $f(-x)$ voltea sobre el eje $y$.

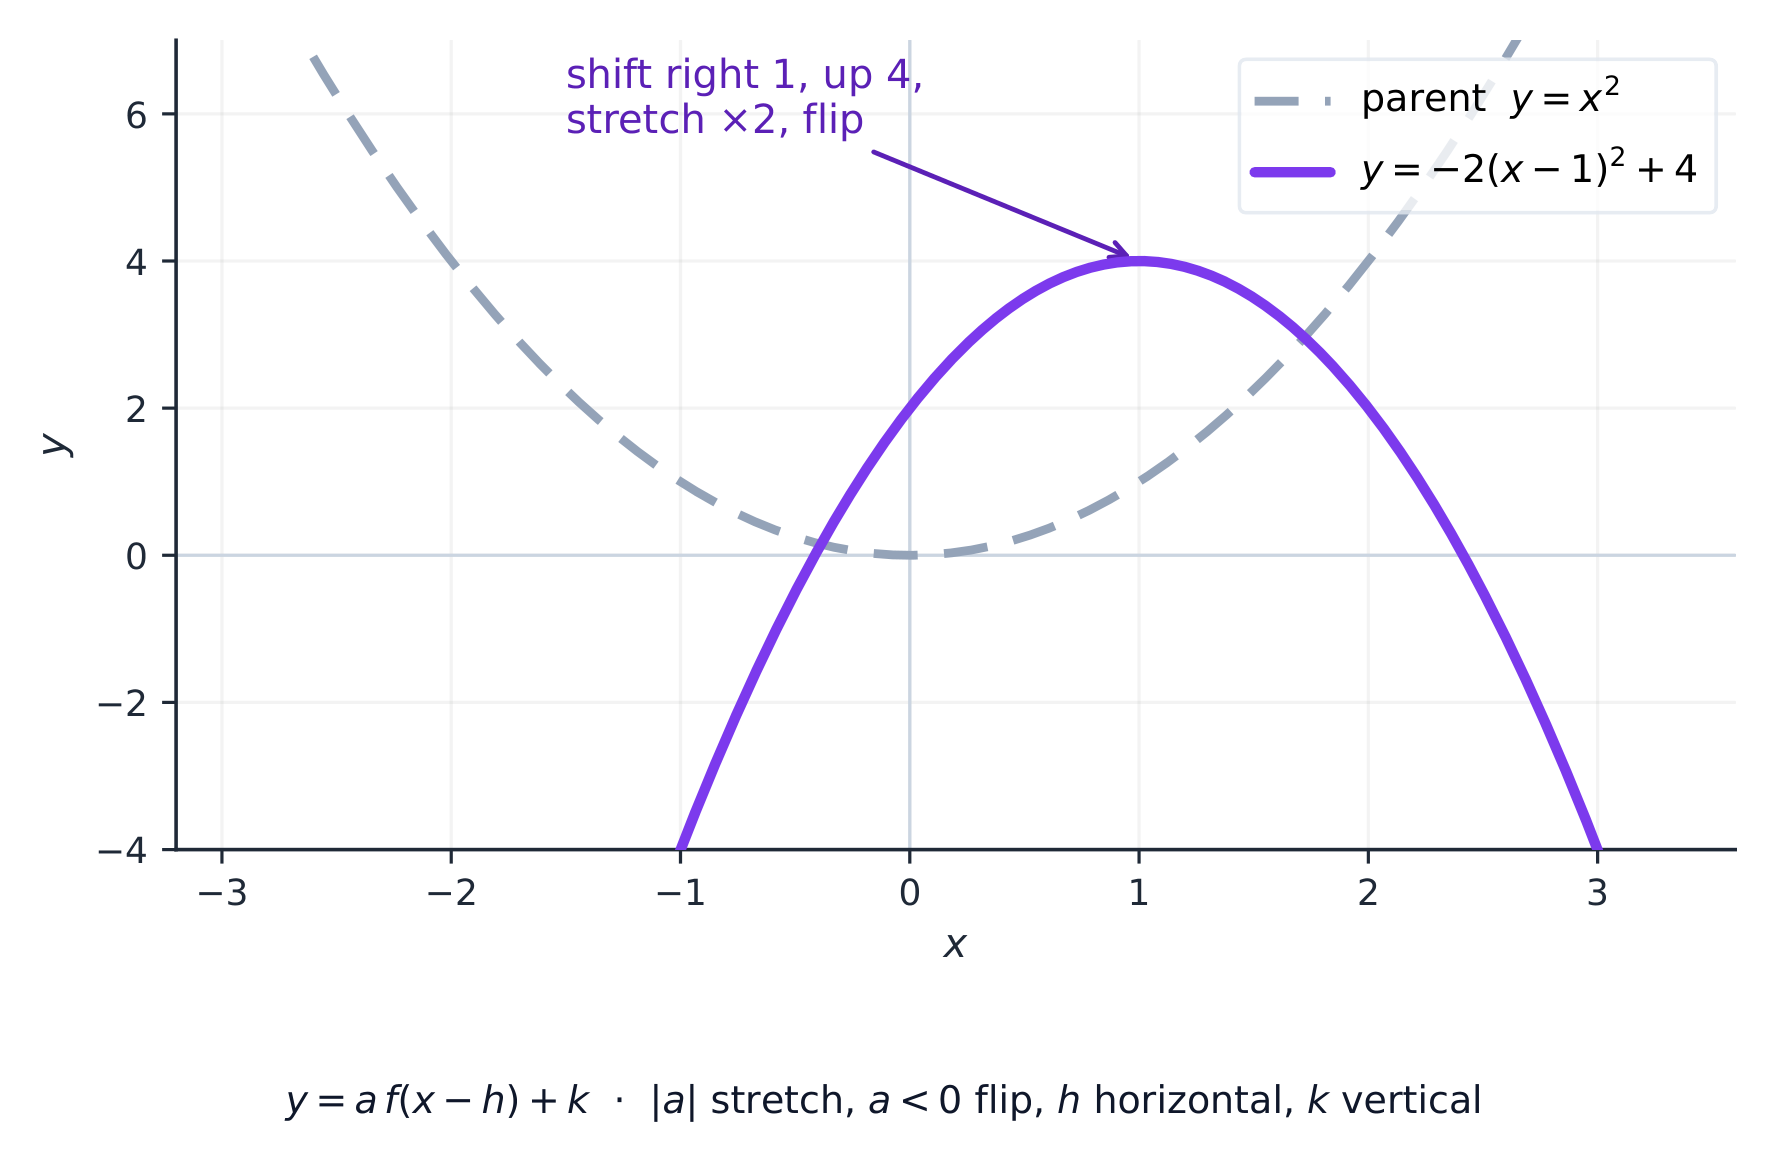
    Combine desplazamientos aditivos y estiramientos multiplicativos para modelar versiones desplazadas y escaladas de una forma conocida.

    Transforming the parent parabola: shift, stretch, and reflect
    Transformando la parábola padre: desplazamiento, estiramiento y reflexión
    Explorar

    Explorar traslaciones, estiramientos y reflexiones

    Elija trasladar, reflejar, rotar o agrandar y cambie la cantidad. Observe qué características permanecen iguales — una transformación mueve toda la gráfica sin cambiar su regla subyacente.

    Vocabulario Entrenar
    Inglés Chino Pinyin
    transformation/trænsfɔːˈmeɪʃn/ 变换 biàn huàn
    Translations/trænˈsleɪʃnz/ 平移 píng yí
    Dilations/daɪˈleɪʃnz/ 伸缩 shēn suō
    Reflections/rɪˈflekʃnz/ 反射 fǎn shè
    1.13

    Selección de Modelo Funcional y Formulación de Supuestos

    Syllabus

    Objetivo de Aprendizaje 1.13.A: Identificar un tipo de función apropiado para construir un modelo funcional para un escenario dado.

    • 1.13.A.1 Las funciones lineales modelan conjuntos de datos o aspectos de escenarios contextuales que muestran tasas de cambio aproximadamente constantes.
    • 1.13.A.2 Las funciones cuadráticas modelan conjuntos de datos o aspectos de escenarios contextuales que muestran tasas de cambio aproximadamente lineales, o conjuntos de datos que son aproximadamente simétricos con un valor máximo o mínimo único.
    • 1.13.A.3 Los contextos geométricos que involucran área o dos dimensiones pueden modelarse a menudo mediante funciones cuadráticas. Los contextos geométricos que involucran volumen o tres dimensiones pueden modelarse a menudo mediante funciones cúbicas.
    • 1.13.A.4 Las funciones polinómicas modelan conjuntos de datos o escenarios contextuales con múltiples raíces reales o múltiples máximos o mínimos.
    • 1.13.A.5 Una función polinómica de grado $n$ modela conjuntos de datos o escenarios contextuales que muestran diferencias $n$-ésimas aproximadamente constantes y no nulas.
    • 1.13.A.6 Una función polinómica de grado $n$ o menor puede utilizarse para modelar una gráfica de $n + 1$ puntos con valores de entrada distintos.
    • 1.13.A.7 Una función definida por partes consiste en un conjunto de funciones definidas sobre intervalos de dominio no superpuestos y es útil para modelar un conjunto de datos o un escenario contextual que demuestra diferentes características en diferentes intervalos.

    Objetivo de Aprendizaje 1.13.B: Describir supuestos y restricciones relacionados con la construcción de un modelo funcional.

    • 1.13.B.1 Un modelo puede tener supuestos subyacentes sobre qué elementos son consistentes dentro del modelo.
    • 1.13.B.2 Un modelo puede tener supuestos subyacentes sobre cómo cambian las cantidades entre sí.
    • 1.13.B.3 Un modelo puede requerir restricciones del dominio basadas en pistas matemáticas, pistas contextuales o valores extremos en el conjunto de datos.
    • 1.13.B.4 Un modelo puede requerir restricciones del rango, como redondear valores, basadas en pistas matemáticas, pistas contextuales o valores extremos en el conjunto de datos.

    Fuente: College Board AP Course and Exam Description

    Elegir un modelo 模型 significa emparejar un tipo de función con cómo cambia una cantidad. Un modelo lineal se ajusta a una tasa de cambio constante; un cuadrático se ajusta a una segunda diferencia constante; un polinomio se ajusta a datos con varios giros. En situaciones geométricas, el número de dimensiones es una fuerte pista: las cantidades relacionadas con el área (dos dimensiones) suelen ser cuadráticas, y las cantidades relacionadas con el volumen (tres dimensiones) suelen ser cúbicas – por ejemplo, el volumen de una caja como función de una longitud de corte. Establezca las suposiciones 假设 en las que se basa su modelo (por ejemplo, que el patrón continúa), porque un modelo solo es válido donde se cumplen esas suposiciones.

    Vocabulario Entrenar
    Inglés Chino Pinyin
    model/ˈmɒdl/ 模型 mó xíng
    assumptions/əˈsʌmpʃnz/ 假设 jiǎ shè
    piecewise-defined function/ˈpiːswaɪz dɪˈfaɪnd ˈfʌŋkʃn/ 分段函数 fēn duàn hán shù
    1.14

    Construcción y Aplicación de Modelos Funcionales

    Syllabus

    Objetivo de aprendizaje 1.14.A: Construir un modelo basado en una función lineal, cuadrática, cúbica, cuártica, polinómica de grado $n$ o una función definida a trozos relacionada.

    • 1.14.A.1 Un modelo puede construirse basándose en restricciones identificadas en un escenario matemático o contextual.
    • 1.14.A.2 Un modelo de un conjunto de datos o de un escenario contextual puede construirse utilizando transformaciones de la función padre.
    • 1.14.A.3 Un modelo de un conjunto de datos puede construirse utilizando tecnología y regresiones, incluyendo regresiones lineales, cuadráticas, cúbicas y cuárticas.
    • 1.14.A.4 Un modelo basado en una función definida a trozos puede construirse mediante una combinación de técnicas de modelado.

    Objetivo de aprendizaje 1.14.B: Construir un modelo basado en una función racional según un contexto.

    • 1.14.B.1 Los conjuntos de datos y los aspectos de escenarios contextuales que involucran cantidades inversamente proporcionales pueden modelarse frecuentemente con funciones racionales. Por ejemplo, las magnitudes tanto de la fuerza gravitacional como de la fuerza electromagnética entre objetos son inversamente proporcionales al cuadrado de la distancia entre dichos objetos.

    Objetivo de aprendizaje 1.14.C: Aplicar un modelo funcional para responder preguntas sobre un conjunto de datos o un escenario contextual.

    • 1.14.C.1 Se puede utilizar un modelo para extraer conclusiones sobre el conjunto de datos modelado o el escenario contextual, incluyendo responder preguntas clave y predecir valores, tasas de cambio, tasas de cambio promedio y tasas de cambio de las tasas de cambio. Deben extraerse o inferirse unidades de medida apropiadas del contexto dado.

    Fuente: College Board AP Course and Exam Description

    Para construir un modelo, utilice las características dadas – puntos, intersecciones, ceros con multiplicidades, comportamiento en el infinito – para escribir la función, luego úsela para responder preguntas en contexto. Siempre verifique la respuesta contra el dominio que tenga sentido para la situación, e interprete las salidas con sus unidades del mundo real.

    Una función definida a trozos 分段函数 utiliza reglas diferentes en intervalos no superpuestos del dominio. Para evaluarla, selecciona la rama cuyo intervalo contenga la entrada. Por ejemplo,

    $$f(x)=\begin{cases} x^2, & x<0\\ 2x, & x\ge 0\end{cases}$$
    produce $f(-3)=9$ de la primera rama pero $f(3)=6$ de la segunda – útil cuando el comportamiento cambia en un umbral (un precio escalonado, un límite de velocidad que varía).

    1.14

    Consejos para el examen

    • Lee una función a través de su tasa de cambio: tasa promedio = pendiente de la secante; una tasa constante implica lineal, una tasa que cambia linealmente implica cuadrática.
    • Factoriza un polinomio para encontrar los ceros (intersecciones con el eje x) y su multiplicidad; multiplicidad par toca, impar cruza el eje.
    • El comportamiento final está determinado por el término líder; las asíntotas de una función racional provienen de los grados del numerador y denominador.
    • Construye modelos a partir de características clave (puntos, ceros, comportamiento final) y establece tus supuestos.
    • Describe las transformaciones con precisión: traslación $f(x-h)+k$, estiramiento $af(bx)$, reflexión $-f(x)$ / $f(-x)$.
  • 2

    Funciones Exponenciales y Logarítmicas

    Ver lección
    2.1

    Cambio en las Secuencias Aritméticas y Geométricas

    Syllabus

    Objetivo de Aprendizaje 2.1.A: Expresar las secuencias aritméticas encontradas en escenarios matemáticos y contextuales como funciones de los números enteros no negativos.

    • 2.1.A.1 Una secuencia es una función que mapea los números enteros no negativos a los números reales. En consecuencia, la gráfica de una secuencia consiste en puntos discretos en lugar de una curva continua.
    • 2.1.A.2 Los términos sucesivos en una secuencia aritmética tienen una diferencia común, o una tasa de cambio constante.
    • 2.1.A.3 El término general de una secuencia aritmética con diferencia común $d$ se denota por $a_n$ y está dado por $a_n = a_0 + dn$, donde $a_0$ es el valor inicial, o bien por $a_n = a_k + d(n - k)$, donde $a_k$ es el término $k$-ésimo de la secuencia.

    Objetivo de Aprendizaje 2.1.B: Expresar las secuencias geométricas encontradas en escenarios matemáticos y contextuales como funciones de los números enteros no negativos.

    • 2.1.B.1 Los términos sucesivos en una secuencia geométrica tienen una razón común, o un cambio proporcional constante.
    • 2.1.B.2 El término general de una secuencia geométrica con razón común $r$ se denota por $g_n$ y está dado por $g_n = g_0 r^n$, donde $g_0$ es el valor inicial, o bien por $g_n = g_k r^{(n-k)}$, donde $g_k$ es el término $k$-ésimo de la secuencia.
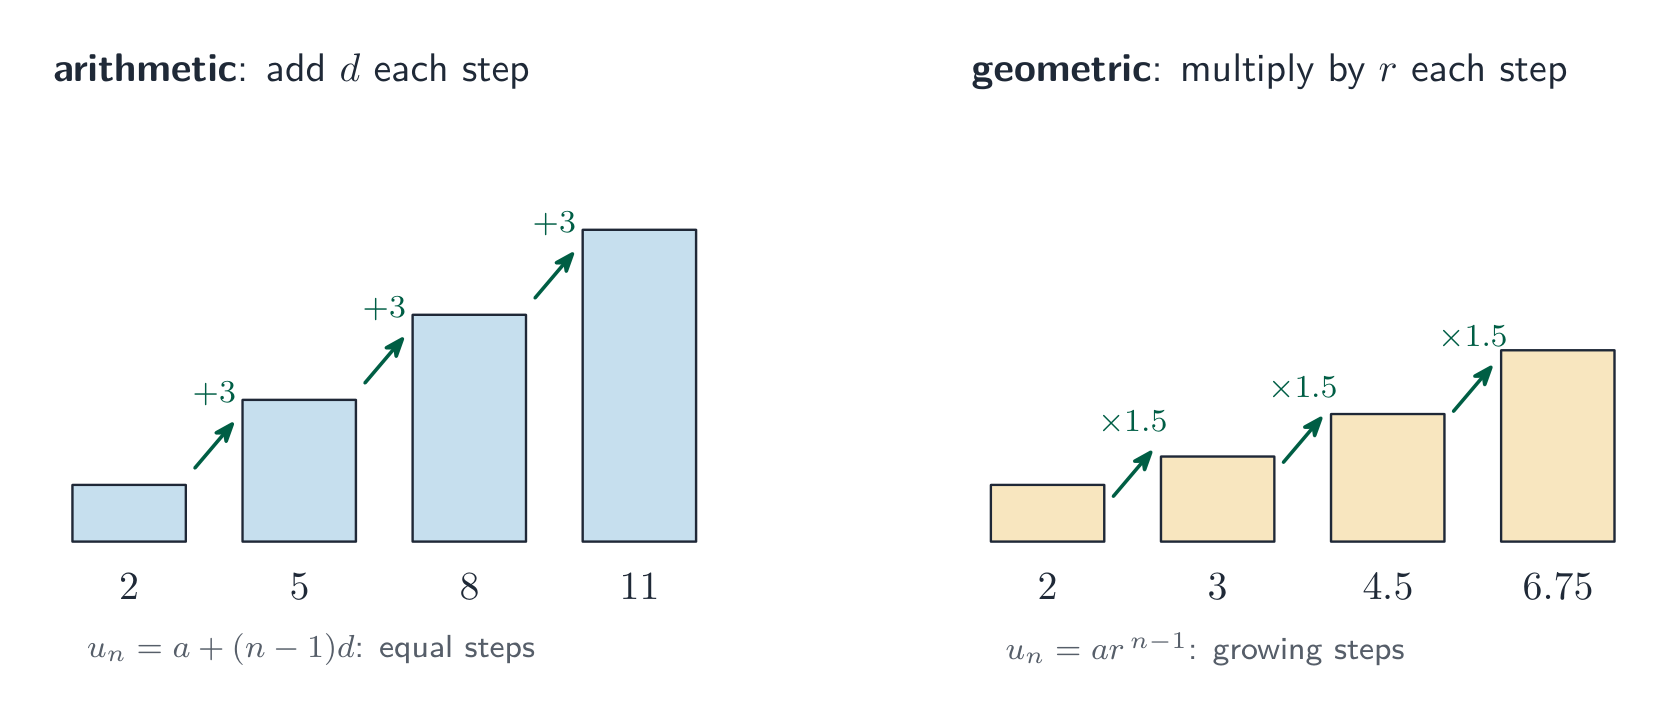
    • 2.1.B.3 Las secuencias aritméticas crecientes aumentan en cantidades iguales en cada paso, mientras que las secuencias geométricas crecientes aumentan en cantidades mayores en cada paso sucesivo.

    Fuente: College Board AP Course and Exam Description

    Series geométricas y convergencia

    Una secuencia 数列 es una función de los números enteros a los números reales, por lo que su gráfica son puntos discretos, no una curva.

    Una secuencia aritmética asciende en pasos iguales; una geométrica multiplica por una razón
    Una secuencia aritmética asciende en pasos iguales; una geométrica multiplica por una razón
    • Una secuencia aritmética 等差数列 tiene una diferencia común 公差 $d$ (una tasa de cambio constante): $a_n = a_0 + dn$, o a partir de un término conocido, $a_n = a_k + d(n-k)$.
    • Una secuencia geométrica 等比数列 tiene una razón común 公比 $r$ (un cambio proporcional constante): $g_n = g_0\,r^{\,n}$, o $g_n = g_k\,r^{\,(n-k)}$.

    Una secuencia aritmética creciente crece en la misma cantidad cada paso; una secuencia geométrica creciente crece en una cantidad mayor cada paso.

    Ejemplo resuelto. Una secuencia aritmética con $a_0=3$ y $d=5$ tiene $a_4=3+5(4)=23$. Una secuencia geométrica con $g_0=2$ y $r=3$ tiene $g_4=2\cdot3^4=162$ – la suma frente a la multiplicación hace que la geométrica se adelante mucho.

    Explorar

    Comparar el crecimiento aritmético y geométrico

    Una secuencia aritmética suma un paso fijo en cada término (lineal); una secuencia geométrica multiplica por una razón fija (exponencial). Cambie la razón y observe cómo los términos explotan o decaen.

    2.2

    Cambio en las Funciones Lineales y Exponenciales

    Syllabus

    Objetivo de aprendizaje 2.2.A: Construir funciones de los números reales que sean comparables a las sucesiones aritméticas y geométricas.

    • 2.2.A.1 Las funciones lineales de la forma $f(x) = b + mx$ son similares a las sucesiones aritméticas de la forma $a_n = a_0 + dn$, ya que ambas pueden expresarse como un valor inicial ($b$ o $a_0$) más la adición repetida de una tasa de cambio constante, la pendiente ($m$ o $d$).
    • 2.2.A.2 Al igual que las sucesiones aritméticas de la forma $a_n = a_k + d(n - k)$, que se basan en una diferencia conocida, $d$, y un término $k$-ésimo, las funciones lineales pueden expresarse en la forma $f(x) = y_i + m(x - x_i)$ basadas en una pendiente conocida, $m$, y un punto, $(x_i, y_i)$.
    • 2.2.A.3 Las funciones exponenciales de la forma $f(x) = ab^x$ son similares a las sucesiones geométricas de la forma $g_n = g_0 r^n$, ya que ambas pueden expresarse como un valor inicial ($a$ o $g_0$) multiplicado por una proporción constante ($b$ o $r$) de forma repetida.
    • 2.2.A.4 Al igual que las sucesiones geométricas de la forma $g_n = g_k r^{(n-k)}$, que se basan en una razón conocida, $r$, y un término $k$-ésimo, las funciones exponenciales pueden expresarse en la forma $f(x) = y_i r^{(x - x_i)}$ basadas en una razón conocida, $r$, y un punto, $(x_i, y_i)$.
    • 2.2.A.5 Las sucesiones y sus funciones correspondientes pueden tener dominios diferentes.

    Fuente: College Board AP Course and Exam Description

    Un velocista: los modelos exponenciales y logarítmicos capturan tasas de crecimiento y decaimiento en contexto
    Un velocista: los modelos exponenciales y logarítmicos capturan tasas de crecimiento y decaimiento en contexto

    Las secuencias tienen parientes continuos:

    • Funciones lineales $f(x)=b+mx$ reflejan secuencias aritméticas – un valor inicial más la adición repetida de la pendiente $m$. Forma punto-pendiente: $f(x)=y_i+m(x-x_i)$.
    • Funciones exponenciales $f(x)=ab^x$ reflejan secuencias geométricas – un valor inicial multiplicado por la multiplicación repetida por la base $b$. Forma punto-pendiente: $f(x)=y_i\,r^{\,(x-x_i)}$.

    La diferencia: lineal = adición repetida, exponencial = multiplicación repetida. (Una secuencia y su función pueden tener dominios diferentes.)

    2.3

    Funciones Exponenciales

    Syllabus

    Objetivo de Aprendizaje 2.3.A: Identificar las características clave de las funciones exponenciales.

    • 2.3.A.1 La forma general de una función exponencial es $f(x) = ab^x$, con el valor inicial $a$, donde $a \neq 0$, y la base $b$, donde $b > 0$ y $b \neq 1$. Cuando $a > 0$ y $b > 1$, se dice que la función exponencial presenta crecimiento exponencial. Cuando $a > 0$ y $0 < b < 1$, se dice que la función exponencial presenta decaimiento exponencial.
    • 2.3.A.2 Cuando los números naturales son valores de entrada en una función exponencial, el valor de entrada especifica el número de factores de la base que se aplican al valor inicial de la función. El dominio de una función exponencial son todos los números reales.
    • 2.3.A.3 Dado que los valores de salida de las funciones exponenciales en forma general son proporcionales sobre intervalos de valores de entrada de igual longitud, las funciones exponenciales siempre son crecientes o siempre decrecientes, y sus gráficas siempre son cóncavas hacia arriba o cóncavas hacia abajo. En consecuencia, las funciones exponenciales no tienen extremos excepto en un intervalo cerrado, y sus gráficas no presentan puntos de inflexión.
    • 2.3.A.4 Si los valores de la función de transformación aditiva $g(x) = f(x) + k$ de cualquier función $f$ son proporcionales sobre intervalos de valores de entrada de igual longitud, entonces $f$ es exponencial.

    Fuente: College Board AP Course and Exam Description

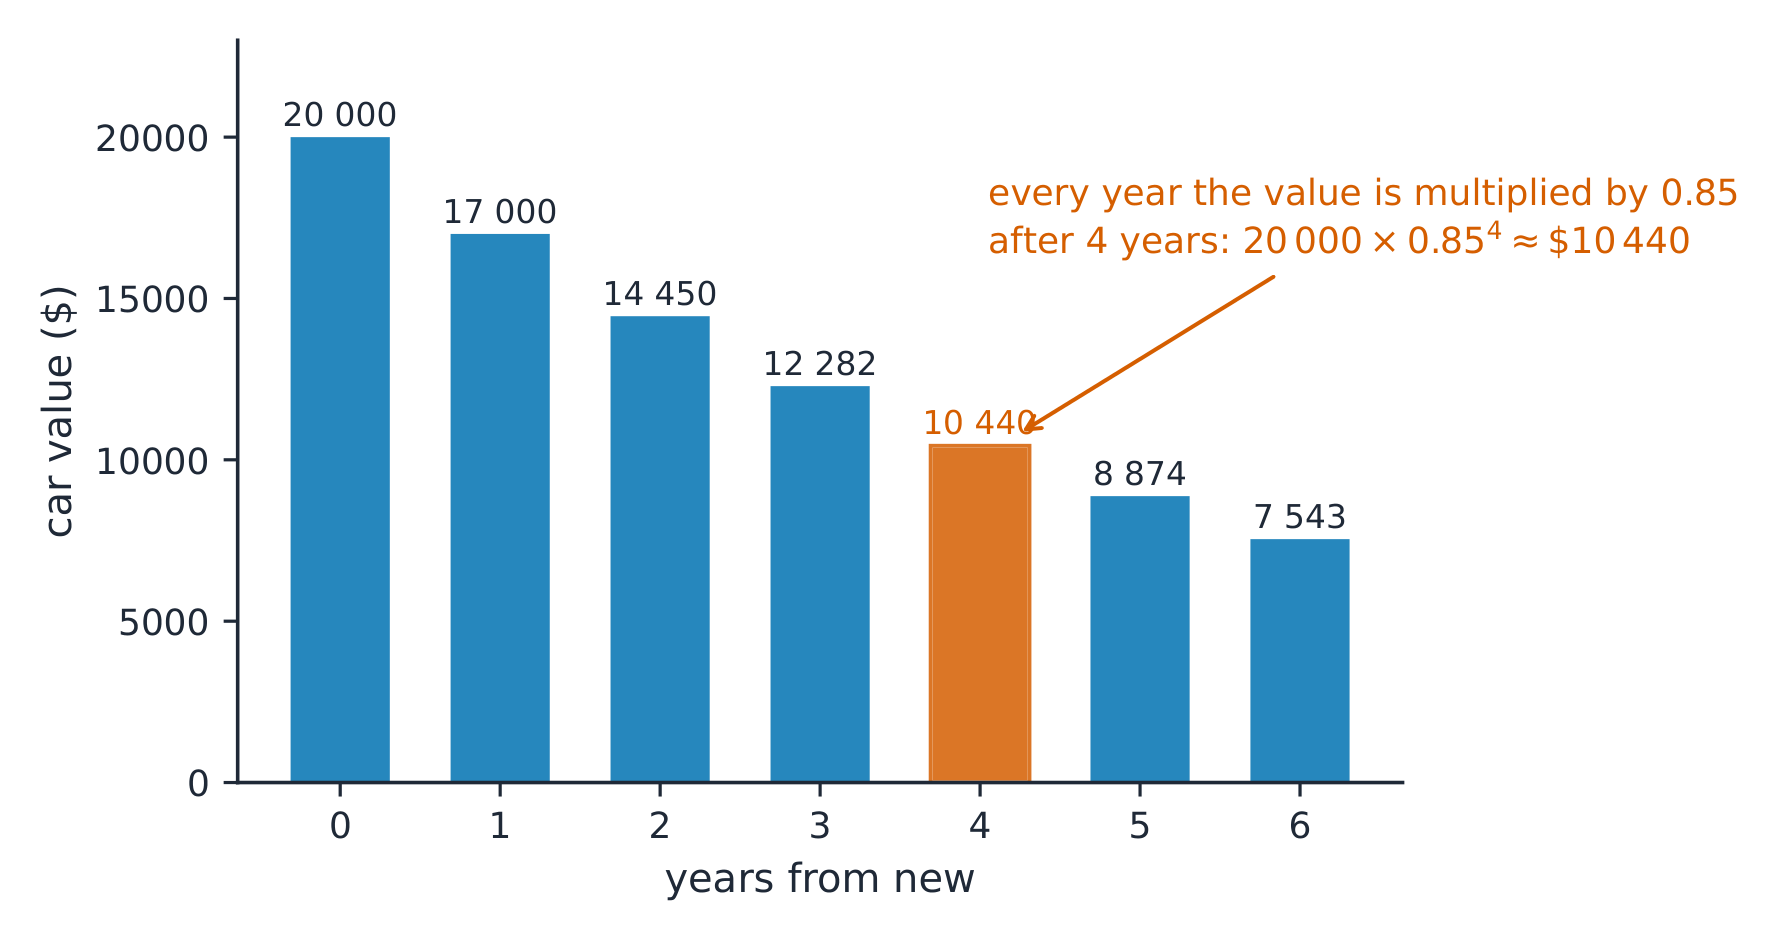
    La función exponencial 指数函数 general es $f(x)=ab^x$ con valor inicial 初始值 $a\neq 0$ y base 底数 $b>0,\ b\neq 1$. Dominio: todos los números reales.

    Decaimiento exponencial: se pierde un porcentaje fijo cada periodo
    Decaimiento exponencial: se pierde un porcentaje fijo cada periodo
    • $a>0,\ b>1$ da crecimiento exponencial 指数增长; $a>0,\ 0 da decaimiento exponencial 指数衰减.
    • Las salidas son proporcionales sobre intervalos de entrada de igual longitud. Por lo tanto, una exponencial siempre es creciente o siempre decreciente, y siempre cóncava hacia arriba o siempre cóncava hacia abajo – no tiene extremos (excepto en un intervalo cerrado) ni puntos de inflexión.
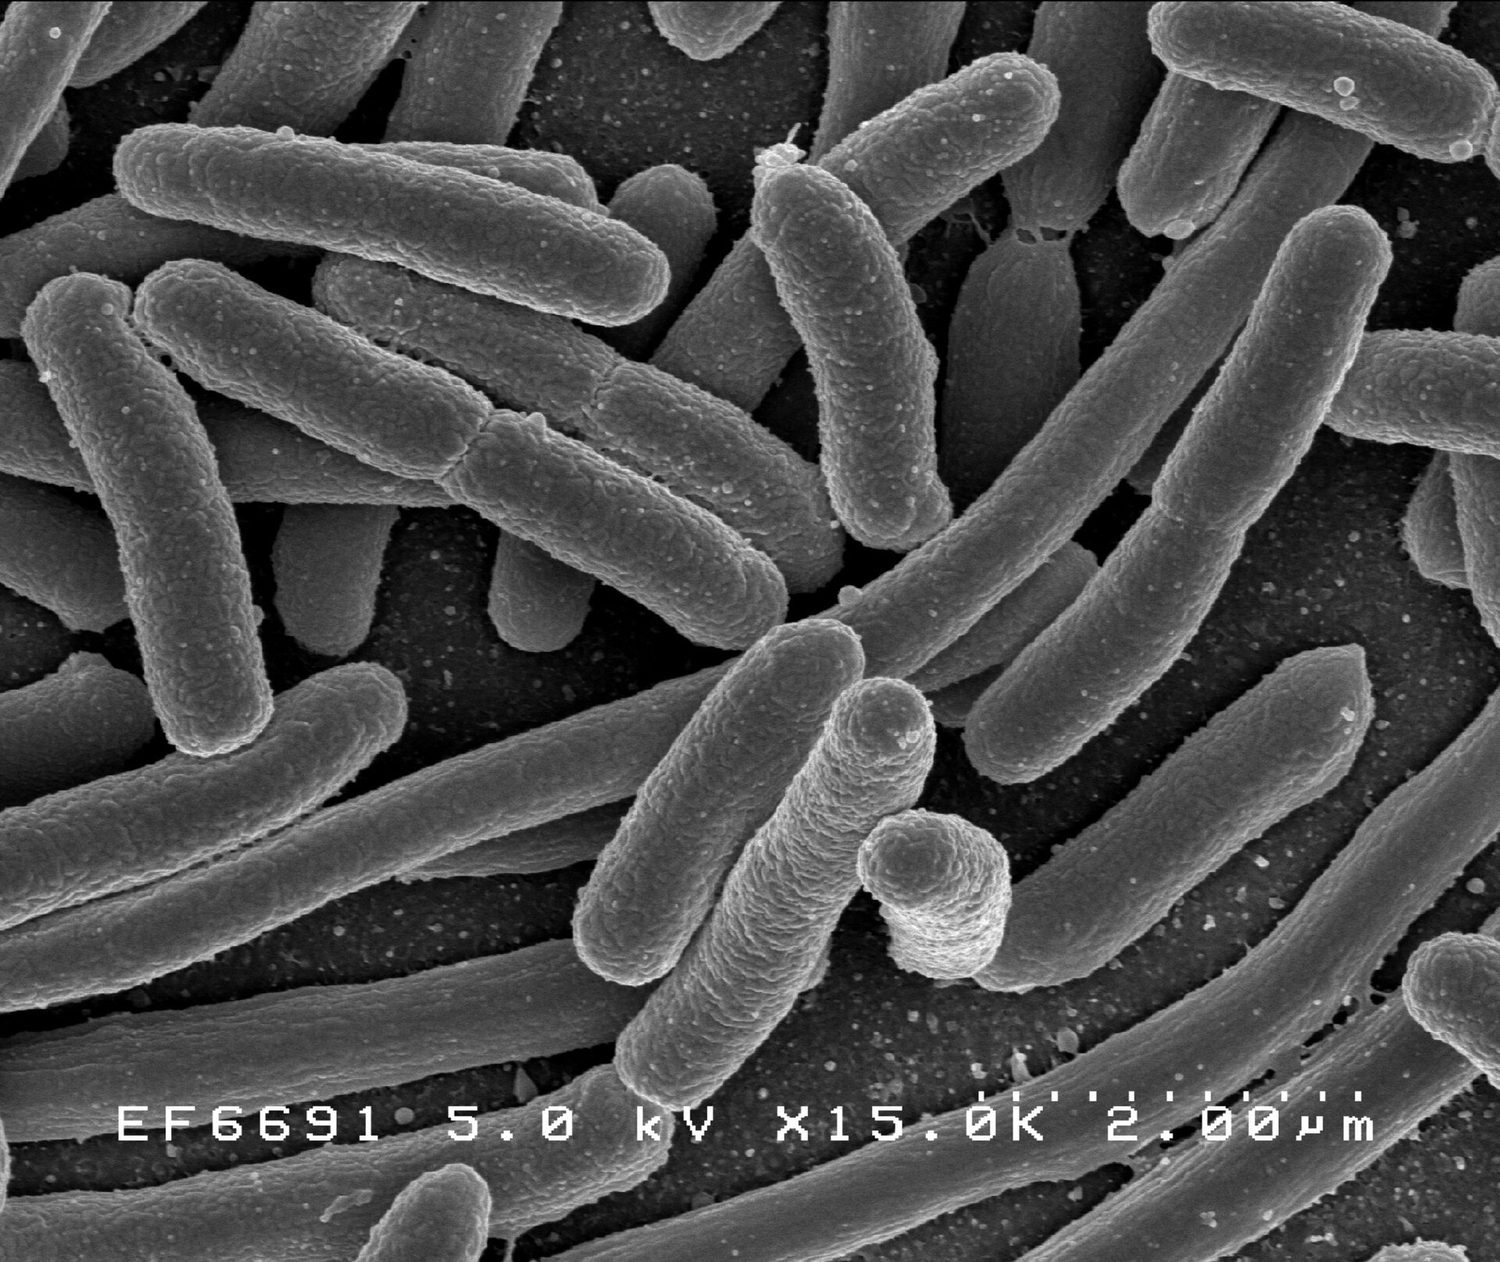
    Bacterias bajo un microscopio: los modelos exponenciales describen poblaciones que crecen por un factor constante en cada paso de tiempo
    Bacterias bajo un microscopio: los modelos exponenciales describen poblaciones que crecen por un factor constante en cada paso de tiempo
    Explorar

    Explorar una curva exponencial

    y = a·e^(bx) + c

    Una función exponencial cambia por un factor constante en pasos iguales, por lo que asciende (o decae) cada vez más rápido. La constante $c$ establece la asíntota horizontal que sigue.

    Vocabulario Entrenar
    Inglés Chino Pinyin
    sequence/ˈsiːkwəns/ 数列 shù liè
    arithmetic sequence/əˈrɪθmətɪk ˈsiːkwəns/ 等差数列 děng chā shù liè
    common difference/ˈkɒmən ˈdɪfrəns/ 公差 gōng chāi
    geometric sequence/ˌdʒiːəʊˈmetrɪk ˈsiːkwəns/ 等比数列 děng bǐ shù liè
    common ratio/ˈkɒmən ˈreɪʃɪəʊ/ 公比 gōng bǐ
    exponential function/ˌekspəˈnenʃl ˈfʌŋkʃn/ 指数函数 zhǐ shù hán shù
    initial value/ɪˈnɪʃl ˈvæljuː/ 初始值 chū shǐ zhí
    base/beɪs/ 底数 dǐ shù
    exponential growth/ˌekspəˈnenʃl ɡrəʊθ/ 指数增长 zhǐ shù zēng zhǎng
    exponential decay/ˌekspəˈnenʃl dɪˈkeɪ/ 指数衰减 zhǐ shù shuāi jiǎn
    root/ruːt/ 方根 fāng gēn
    exponential regression/ˌekspəˈnenʃl rɪˈɡreʃn/ 指数回归 zhǐ shù huí guī
    natural base/ˈnætʃərəl beɪs/ 自然底数 zì rán dǐ shù
    residual plot/rɪˈsɪdʒuːəl plɒt/ 残差图 cán chà tú
    2.4

    Manipulación de Funciones Exponenciales

    Syllabus

    Objetivo de Aprendizaje 2.4.A: Reescribir expresiones exponenciales en formas equivalentes.

    • 2.4.A.1 La propiedad del producto para exponentes establece que $b^m b^n = b^{(m+n)}$. Gráficamente, esta propiedad implica que toda traslación horizontal de una función exponencial, $f(x) = b^{(x+k)}$, es equivalente a una dilatación vertical, $f(x) = b^{(x+k)} = b^x b^k = ab^x$, donde $a = b^k$.
    • 2.4.A.2 La propiedad de la potencia para exponentes establece que $\left(b^m\right)^n = b^{(mn)}$. Gráficamente, esta propiedad implica que toda dilatación horizontal de una función exponencial, $f(x) = b^{(cx)}$, es equivalente a un cambio de base de una función exponencial, $f(x) = \left(b^c\right)^x$, donde $b^c$ es una constante y $c \neq 0$.
    • 2.4.A.3 La propiedad del exponente negativo establece que $b^{-n} = \dfrac{1}{b^n}$.
    • 2.4.A.4 El valor de una expresión exponencial que involucra una fracción unitaria exponencial, como $b^{(1/k)}$ donde $k$ es un número natural, es la raíz $k$-ésima de $b$, cuando existe.

    Fuente: College Board AP Course and Exam Description

    Las reglas de exponentes reconfiguran expresiones exponenciales y se conectan con transformaciones gráficas:

    • Producto: $b^m b^n = b^{m+n}$. Un desplazamiento horizontal $b^{x+k}$ equivale a un estiramiento vertical $ab^x$ con $a=b^k$.
    • Potencia: $(b^m)^n = b^{mn}$. Un estiramiento horizontal $b^{cx}$ equivale a un cambio de base $(b^c)^x$.
    • Exponente negativo: $b^{-n}=\dfrac{1}{b^n}$.
    • Exponente fracción unitaria: $b^{1/k}=\sqrt[k]{b}$ (la raíz $k$-ésima 方根).
    2.5

    Contexto y Modelado de Datos de Funciones Exponenciales

    Syllabus

    Objetivo de aprendizaje 2.5.A: Construir un modelo para situaciones que impliquen valores de salida proporcionales a intervalos de igual longitud de valores de entrada.

    • 2.5.A.1 Las funciones exponenciales modelan patrones de crecimiento en los cuales los valores de salida sucesivos, sobre intervalos de igual longitud de valores de entrada, son proporcionales. Cuando los valores de entrada son números enteros, las funciones exponenciales modelan situaciones de multiplicación repetida de una constante por un valor inicial.
    • 2.5.A.2 Puede ser necesario sumar una constante a los valores de la variable dependiente de un conjunto de datos para revelar un patrón de crecimiento proporcional.
    • 2.5.A.3 Se puede construir un modelo de función exponencial a partir de una razón apropiada y un valor inicial, o a partir de dos pares de entrada-salida. El valor inicial y la base se pueden encontrar resolviendo un sistema de ecuaciones resultante de los dos pares de entrada-salida.
    • 2.5.A.4 Los modelos de función exponencial se pueden construir aplicando transformaciones a $f(x) = ab^x$ basadas en las características de un escenario contextual o de un conjunto de datos.
    • 2.5.A.5 Los modelos de función exponencial se pueden construir para un conjunto de datos utilizando tecnología mediante regresiones exponenciales.
    • 2.5.A.6 La base natural $e$, que es aproximadamente $2.718$, se utiliza a menudo como base en funciones exponenciales que modelan escenarios contextuales.

    Fuente: College Board AP Course and Exam Description

    Las exponenciales modelan cantidades que crecen en una proporción constante sobre intervalos iguales (multiplicación repetida).

    • Construya un modelo a partir de una razón y un valor inicial, o a partir de dos puntos (resuelva el sistema para $a$ y $b$).
    • A veces debe sumarse una constante a los datos para revelar el patrón proporcional.
    • Use regresión exponencial 指数 regresión en tecnología para ajustar un conjunto de datos.
    • La base natural 自然底数 $e\approx 2.718$ es la base estándar para modelos del mundo real.
    2.6

    Validación de Modelos de Funciones Competidoras

    Syllabus

    Objetivo de Aprendizaje 2.6.A: Construir modelos lineales, cuadráticos y exponenciales a partir de un conjunto de datos.

    • 2.6.A.1 Dos variables en un conjunto de datos que demuestran una tasa de cambio ligeramente variable pueden modelarse mediante funciones lineales, cuadráticas y exponenciales.
    • 2.6.A.2 Los modelos pueden compararse basándose en pistas contextuales y aplicabilidad para determinar cuál modelo es el más adecuado.

    Objetivo de Aprendizaje 2.6.B: Validar un modelo construido a partir de un conjunto de datos.

    • 2.6.B.1 Un modelo se justifica como apropiado para un conjunto de datos si la gráfica de los residuos de una regresión, o gráfico de residuos, no presenta ningún patrón.
    • 2.6.B.2 La diferencia entre los valores predichos y los valores reales es el error del modelo. Dependiendo del conjunto de datos y del contexto, puede ser más apropiado tener una subestimación o una sobreestimación para cualquier intervalo dado.

    Fuente: College Board AP Course and Exam Description

    Cuando una tasa de cambio cambia solo ligeramente, los modelos lineales, cuadráticos y exponenciales pueden parecer ajustados todos. Elija usando contexto y calidad del ajuste:

    • Un modelo es apropiado si su gráfico de residuales 残差图 muestra sin patrón (un residual 残iduo es el valor real menos el predicho).
    • El error es la brecha entre el predicho y el real; el contexto decide si una sobreestimación o subestimación es más segura.
    Vocabulario Entrenar
    Inglés Chino Pinyin
    residual/rɪˈsɪdʒuːəl/ 残差 cán chà
    composite function/ˈkɒmpəzɪt ˈfʌŋkʃn/ 复合函数 fù hé hán shù
    identity function/aɪˈdentɪti ˈfʌŋkʃn/ 恒等函数 héng děng hán shù
    2.7

    Composición de Funciones

    Syllabus

    Objetivo de aprendizaje 2.7.A: Evaluar la composición de dos o más funciones para valores dados.

    • 2.7.A.1 Si $f$ y $g$ son funciones, la función compuesta $f \circ g$ mapea un conjunto de valores de entrada a un conjunto de valores de salida tal que los valores de salida de $g$ se utilizan como valores de entrada de $f$. Por esta razón, el dominio de la función compuesta está restringido a aquellos valores de entrada de $g$ para los cuales el valor de salida correspondiente pertenece al dominio de $f$. $(f \circ g)(x)$ también puede representarse como $f(g(x))$.
    • 2.7.A.2 Los valores para la función compuesta $f \circ g$ se pueden calcular o estimar a partir de las representaciones gráficas, numéricas, analíticas o verbales de $f$ y $g$, utilizando los valores de salida de $g$ como valores de entrada para $f$.
    • 2.7.A.3 La composición de funciones no es conmutativa; es decir, $f \circ g$ y $g \circ f$ son típicamente funciones diferentes; por lo tanto, $f(g(x))$ y $g(f(x))$ son típicamente valores diferentes.
    • 2.7.A.4 Si la función $f(x) = x$ se compone con cualquier función $g$, la función compuesta resultante es igual a $g$; es decir, $g(f(x)) = f(g(x)) = g(x)$. La función $f(x) = x$ se denomina función identidad. Al componer dos funciones, la función identidad actúa de la misma manera que $0$, la identidad aditiva, al sumar dos números, y que $1$, la identidad multiplicativa, al multiplicar dos números.

    Objetivo de aprendizaje 2.7.B: Construir una representación de la composición de dos o más funciones.

    • 2.7.B.1 La composición de funciones es útil para relacionar dos cantidades que no están directamente relacionadas mediante una fórmula existente.
    • 2.7.B.2 Cuando están disponibles representaciones analíticas de las funciones $f$ y $g$, se puede construir una representación analítica de $f(g(x))$ sustituyendo $g(x)$ en cada instancia de $x$ en $f$.
    • 2.7.B.3 Una representación numérica o gráfica de $f \circ g$ a menudo se puede construir calculando o estimando valores para $(x, f(g(x)))$.

    Objetivo de aprendizaje 2.7.C: Reescribir una función dada como una composición de dos o más funciones.

    • 2.7.C.1 Las funciones dadas analíticamente a menudo se pueden descomponer en funciones menos complejas. Cuando se descomponen correctamente, la variable en una función debe reemplazar cada instancia de la función con la que fue compuesta.
    • 2.7.C.2 Una transformación aditiva de una función, $f$, que resulta en traslaciones verticales y horizontales, se puede entender como la composición de $g(x) = x + k$ con $f$.
    • 2.7.C.3 Una transformación multiplicativa de una función, $f$, que resulta en dilataciones verticales y horizontales, se puede entender como la composición de $g(x) = kx$ con $f$.

    Fuente: College Board AP Course and Exam Description

    La función compuesta 复合函数 $(f\circ g)(x)=f(g(x))$ toma la salida de $g$ y la introduce en $f$. Su dominio son las entradas de $g$ cuyas salidas están en el dominio de $f$.

    Una función como una máquina; su inversa hace funcionar la máquina hacia atrás
    Una función como una máquina; su inversa hace funcionar la máquina hacia atrás
    • La composición no es conmutativa: $f(g(x))$ y $g(f(x))$ generalmente difieren.
    • Para construir $f(g(x))$ analíticamente, sustituya $g(x)$ por cada $x$ en $f$.
    • La función identidad 恒等函数 $f(x)=x$ deja cualquier función sin cambios bajo la composición.
    • Una función también puede ser descompuesta en piezas más simples – útil para ver un desplazamiento aditivo como la composición con $x+k$, o una dilatación como la composición con $kx$.
    Muñecas matrioskas: la composición de funciones anida capas — evalúe primero la interna
    Muñecas matrioskas: la composición de funciones anida capas — evalúe primero la interna
    2.8

    Funciones Inversas

    Syllabus

    Objetivo de Aprendizaje 2.8.A: Determinar los pares entrada-salida de la inversa de una función.

    • 2.8.A.1 En un dominio especificado, una función $f$ tiene una función inversa, o es invertible, si cada valor de salida de $f$ proviene de un valor de entrada único. El dominio de una función puede restringirse de diversas maneras para hacer que la función sea invertible.
    • 2.8.A.2 Una función inversa puede concebirse como una mapeo inverso de la función original. Una función inversa, $f^{-1}$, mapea los valores de salida de una función, $f$, en su dominio invertible hacia sus correspondientes valores de entrada; es decir, si $f(a) = b$, entonces $f^{-1}(b) = a$. Alternativamente, en su dominio invertible, si una función consiste en pares entrada-salida $(a, b)$, entonces la función inversa consiste en pares entrada-salida $(b, a)$.

    Objetivo de Aprendizaje 2.8.B: Determinar la inversa de una función en un dominio invertible.

    • 2.8.B.1 La composición de una función, $f$, y su función inversa, $f^{-1}$, es la función identidad; es decir, $f\left(f^{-1}(x)\right) = f^{-1}(f(x)) = x$.
    • 2.8.B.2 En el dominio invertible de una función, el rango y el dominio de la función son respectivamente el dominio y el rango de la función inversa. La inversa de la tabla de valores de $y = f(x)$ se puede encontrar invirtiendo los pares entrada-salida; es decir, $(a, b)$ corresponde a $(b, a)$.
    • 2.8.B.3 La inversa de la gráfica de la función $y = f(x)$ se puede encontrar invirtiendo los roles de los ejes $x$ e $y$; es decir, reflejando la gráfica de la función sobre la gráfica de la función identidad $h(x) = x$.
    • 2.8.B.4 La inversa de la función se puede encontrar determinando las operaciones inversas para revertir el mapeo. Un método para encontrar la inversa de la función $f$ es invertir los roles de $x$ e $y$ en la ecuación $y = f(x)$, luego despejar $y = f^{-1}(x)$.
    • 2.8.B.5 Además de limitar el dominio de una función para obtener una función inversa, las restricciones contextuales también pueden limitar la aplicabilidad de una función inversa.

    Fuente: College Board AP Course and Exam Description

    Las funciones inversas son una reflexión
    Exponencial y logaritmo son inversas

    Una función es invertible 可逆 en un dominio donde cada salida proviene de una entrada única (puede restringir el dominio para forzar esto). La función inversa 反函数 $f^{-1}$ invierte la correspondencia: si $f(a)=b$ entonces $f^{-1}(b)=a$.

    • $f\big(f^{-1}(x)\big)=f^{-1}\big(f(x)\big)=x$ (la composición da la identidad).
    • Dominio y rango intercambian: invierta cada par $(a,b)$ a $(b,a)$ en una tabla; refleje la gráfica sobre la recta $y=x$.
    • Para encontrar una fórmula: intercambie $x$ e $y$ en $y=f(x)$, luego despeje $y$. El contexto puede limitar aún más dónde se aplica la inversa.
    Vocabulario Entrenar
    Inglés Chino Pinyin
    invertible/ɪnˈvɜːtɪbl/ 可逆 kě nì
    inverse function/ɪnˈvɜːs ˈfʌŋkʃn/ 反函数 fǎn hán shù
    logarithm/ˈlɒɡərɪθəm/ 对数 duì shù
    common logarithm/ˈkɒmən ˈlɒɡərɪθəm/ 常用对数 cháng yòng duì shù
    natural logarithm/ˈnætʃərəl ˈlɒɡərɪθəm/ 自然对数 zì rán duì shù
    logarithmic function/ˌlɒɡəˈrɪθmɪk ˈfʌŋkʃn/ 对数函数 duì shù hán shù
    change-of-base/tʃeɪndʒ ɒv beɪs/ 换底 huàn dǐ
    semi-log plot/ˈsemi lɒɡ plɒt/ 半对数图 bàn duì shù tú
    2.9

    Expresiones Logarítmicas

    Syllabus

    Objetivo de Aprendizaje 2.9.A: Evaluar expresiones logarítmicas.

    • 2.9.A.1 La expresión logarítmica $\log_b c$ es igual a, o representa, el valor al que la base $b$ debe elevarse exponencialmente para obtener el valor $c$. Es decir, $\log_b c = a$ si y solo si $b^a = c$, donde $a$ y $c$ son constantes, $b > 0$ y $b \neq 1$. (Cuando la base de una expresión logarítmica no se especifica, se entiende como el logaritmo común con base $10$).
    • 2.9.A.2 Los valores de algunas expresiones logarítmicas se obtienen fácilmente mediante aritmética básica, mientras que otros valores pueden estimarse utilizando tecnología.
    • 2.9.A.3 En una escala logarítmica, cada unidad representa un cambio multiplicativo correspondiente a la base del logaritmo. Por ejemplo, en una escala estándar, las unidades podrían ser $0, \; 1, \; 2, \; \ldots$, mientras que en una escala logarítmica, utilizando logaritmos de base $10$, las unidades podrían ser $10^0, \; 10^1, \; 10^2, \; \ldots$.

    Fuente: College Board AP Course and Exam Description

    El logaritmo 对数 responde "¿qué exponente?": $\log_b c = a$ significa exactamente $b^a = c$ (con $b>0,\ b\neq 1$). Una base no escrita significa el logaritmo común 常用对数 (base $10$). En una escala logarítmica, cada unidad es un paso multiplicativo de la base (…, $10^0,10^1,10^2,$ …).

    2.10

    Inversas de Funciones Exponenciales

    Syllabus

    Objetivo de aprendizaje 2.10.A: Construir representaciones de la inversa de una función exponencial con un valor inicial de 1.

    • 2.10.A.1 La forma general de una función logarítmica es $f(x) = a\log_b x$, con base $b$, donde $b > 0$, $b \neq 1$ y $a \neq 0$.
    • 2.10.A.2 La manera en que los valores de entrada y salida varían conjuntamente presenta una relación inversa en las funciones exponenciales y logarítmicas. Los valores de salida de las funciones exponenciales de forma general cambian proporcionalmente a medida que los valores de entrada aumentan en intervalos de longitud igual. Sin embargo, los valores de entrada de las funciones logarítmicas de forma general cambian proporcionalmente a medida que los valores de salida aumentan en intervalos de longitud igual. Alternativamente, el crecimiento exponencial se caracteriza porque los valores de salida cambian multiplicativamente a medida que los valores de entrada cambian aditivamente, mientras que el crecimiento logarítmico se caracteriza porque los valores de salida cambian aditivamente a medida que los valores de entrada cambian multiplicativamente.
    • 2.10.A.3 $f(x) = \log_b x$ y $g(x) = b^x$, donde $b > 0$ y $b \neq 1$, son funciones inversas. Es decir, $g(f(x)) = f(g(x)) = x$.
    • 2.10.A.4 La gráfica de la función logarítmica $f(x) = \log_b x$, donde $b > 0$ y $b \neq 1$, es una reflexión de la gráfica de la función exponencial $g(x) = b^x$, donde $b > 0$ y $b \neq 1$, sobre la gráfica de la función identidad $h(x) = x$.
    • 2.10.A.5 Si $(s, \; t)$ es un par ordenado de la función exponencial $g(x) = b^x$, donde $b > 0$ y $b \neq 1$, entonces $(t, \; s)$ es un par ordenado de la función logarítmica $f(x) = \log_b x$, donde $b > 0$ y $b \neq 1$.

    Fuente: College Board AP Course and Exam Description

    El logaritmo es el inverso de la exponencial: $y=b^x$ y $y=\log_b x$ se cancelan mutuamente, por lo que sus gráficas son reflexiones sobre $y=x$. Por tanto, $\log_b(b^x)=x$ y $b^{\log_b x}=x$. El logaritmo natural 自然对数 $\ln x = \log_e x$ es el inverso de $e^x$.

    e^x y ln x son reflexiones uno del otro en la recta y = x
    e^x y ln x son reflexiones uno del otro en la recta y = x
    2.11

    Funciones Logarítmicas

    Syllabus

    Objetivo de Aprendizaje 2.11.A: Identificar las características clave de las funciones logarítmicas.

    • 2.11.A.1 El dominio de una función logarítmica en su forma general es cualquier número real mayor que cero, y su rango son todos los números reales.
    • 2.11.A.2 Dado que las funciones logarítmicas son inversas de las funciones exponenciales, estas últimas siempre son crecientes o siempre decrecientes, y sus gráficas son siempre cóncavas hacia arriba o siempre cóncavas hacia abajo. En consecuencia, las funciones logarítmicas no presentan extremos excepto sobre un intervalo cerrado, y sus gráficas no poseen puntos de inflexión.
    • 2.11.A.3 La función de transformación aditiva $g(x) = f(x + k)$, donde $k \neq 0$, de una función logarítmica $f$ en su forma general no tiene valores de entrada proporcionales sobre intervalos de valor de salida de longitud igual. No obstante, si los valores de entrada de la función de transformación aditiva $g(x) = f(x + k)$ de cualquier función $f$ son proporcionales sobre intervalos de valor de salida de longitud igual, entonces $f$ es logarítmica.
    • 2.11.A.4 Debido a su dominio limitado, las funciones logarítmicas en su forma general tienen asíntota vertical en $x = 0$, con un comportamiento final ilimitado. Es decir, para una función logarítmica en su forma general, $\lim\limits_{x \to 0^+} a\log_b x = \pm\infty$ y $\lim\limits_{x \to \infty} a\log_b x = \pm\infty$.

    Fuente: College Board AP Course and Exam Description

    La función logarítmica 对数函数 $f(x)=\log_b x$ tiene dominio $x>0$ y rango todos los reales. Siempre es creciente (para $b>1$) o siempre decreciente (para $0), siempre cóncava en una dirección, con una asíntota vertical en $x=0$ – la imagen especular de la asíntota horizontal de la exponencial. Crece muy lentamente para valores grandes de $x$.

    Explorar

    Explorar una curva logarítmica

    y = a·ln(x − b) + c

    Un logaritmo es el inverso de una exponencial: crece sin límite pero cada vez más lentamente, con una asíntota vertical donde su entrada se acerca a cero.

    2.12

    Manipulación de Funciones Logarítmicas

    Syllabus

    Objetivo de Aprendizaje 2.12.A: Reescribir expresiones logarítmicas en formas equivalentes.

    • 2.12.A.1 La propiedad del producto para los logaritmos establece que $\log_b(xy) = \log_b x + \log_b y$. Gráficamente, esta propiedad implica que toda dilatación horizontal de una función logarítmica, $f(x) = \log_b(kx)$, es equivalente a una traslación vertical, $f(x) = \log_b(kx) = \log_b k + \log_b x = a + \log_b x$, donde $a = \log_b k$.
    • 2.12.A.2 La propiedad de la potencia para los logaritmos establece que $\log_b x^n = n\log_b x$. Gráficamente, esta propiedad implica que elevar la entrada de una función logarítmica a una potencia, $f(x) = \log_b x^k$, resulta en una dilatación vertical, $f(x) = \log_b x^k = k\log_b x$.
    • 2.12.A.3 La propiedad de cambio de base para los logaritmos establece que $\log_b x = \dfrac{\log_a x}{\log_a b}$, donde $a > 0$ y $a \neq 1$. Esto implica que todas las funciones logarítmicas son dilataciones verticales entre sí.
    • 2.12.A.4 La función $f(x) = \ln x$ es una función logarítmica con la base natural $e$; es decir, $\ln x = \log_e x$.

    Fuente: College Board AP Course and Exam Description

    Las propiedades del logaritmo invierten las reglas de exponentes:

    $$\log_b(xy)=\log_b x+\log_b y,\quad \log_b\!\frac{x}{y}=\log_b x-\log_b y,\quad \log_b(x^n)=n\log_b x.$$
    La fórmula de cambio de base 换底 le permite calcular cualquier logaritmo con tecnología: $\log_b x = \dfrac{\log x}{\log b}=\dfrac{\ln x}{\ln b}$.

    2.13

    Ecuaciones y Desigualdades Exponenciales y Logarítmicas

    Syllabus

    Objetivo de aprendizaje 2.13.A: Resolver ecuaciones e inecuaciones exponenciales y logarítmicas.

    • 2.13.A.1 Las propiedades de los exponentes, las propiedades de los logaritmos y la relación inversa entre las funciones exponenciales y logarítmicas pueden utilizarse para resolver ecuaciones e inecuaciones que involucran exponentes y logaritmos.
    • 2.13.A.2 Al resolver ecuaciones exponenciales y logarítmicas obtenidas mediante métodos analíticos o gráficos, los resultados deben examinarse en busca de soluciones extrañas excluidas por limitaciones matemáticas o contextuales.
    • 2.13.A.3 Los logaritmos pueden utilizarse para reescribir expresiones que involucran funciones exponenciales de diferentes maneras que pueden revelar información útil. Específicamente, $b^x = c^{(\log_c b)(x)}$.

    Objetivo de aprendizaje 2.13.B: Construir la función inversa para funciones exponenciales y logarítmicas.

    • 2.13.B.1 La función $f(x) = ab^{(x-h)} + k$ es una combinación de transformaciones aditivas de una función exponencial en forma general. La inversa de $y = f(x)$ se puede encontrar determinando las operaciones inversas para revertir el mapeo.
    • 2.13.B.2 La función $f(x) = a\log_b(x - h) + k$ es una combinación de transformaciones aditivas de una función logarítmica en forma general. La inversa de $y = f(x)$ se puede encontrar determinando las operaciones inversas para revertir el mapeo.

    Fuente: College Board AP Course and Exam Description

    Para resolver, use el hecho de que las exponenciales y los logaritmos son inversas:

    • Aísle la exponencial, luego tome logaritmo en ambos lados (baje el exponente con la propiedad de potencia).
    • Aísle el logaritmo, luego exponencie ambos lados.
    • Verifique siempre soluciones extrañas – el argumento de un logaritmo debe permanecer positivo.

    Ejemplo resuelto. Resuelva $2\cdot3^x=54$. Divida por $2$: $3^x=27=3^3$, así que $x=3$. Cuando los lados no son potencias limpias, tome logaritmos en su lugar: $5^x=20$ da $x=\dfrac{\ln 20}{\ln 5}\approx1.86$.

    2.14

    Contexto y Modelado de Datos de Funciones Logarítmicas

    Syllabus

    Objetivo de Aprendizaje 2.14.A: Construir un modelo de función logarítmica.

    • 2.14.A.1 Las funciones logarítmicas son inversas de las funciones exponenciales y pueden utilizarse para modelar situaciones que implican crecimiento proporcional o multiplicación repetida, donde los valores de entrada cambian proporcionalmente a lo largo de intervalos de igual longitud en el valor de salida. Alternativamente, si el valor de salida es un número entero, indica cuántas veces se ha multiplicado el valor inicial por la proporción.
    • 2.14.A.2 Un modelo de función logarítmica puede construirse a partir de una proporción adecuada y de un cero real, o bien a partir de dos pares de entrada-salida.
    • 2.14.A.3 Los modelos de función logarítmica pueden construirse aplicando transformaciones a $f(x) = a\log_b x$ según las características de un contexto o conjunto de datos.
    • 2.14.A.4 Los modelos de función logarítmica pueden construirse para un conjunto de datos utilizando tecnología mediante regresiones logarítmicas.
    • 2.14.A.5 La función logaritmo natural suele ser útil para modelar fenómenos del mundo real.
    • 2.14.A.6 Los modelos de función logarítmica pueden emplearse para predecir valores de la variable dependiente.

    Fuente: College Board AP Course and Exam Description

    Los logaritmos modelan cantidades que cambian en rangos multiplicativos inmensos (sonido, fuerza ácida, terremotos). Construya un modelo logarítmico a partir de datos, y use regresión logarítmica para un conjunto de datos. Dado que un logaritmo comprime valores grandes, convierte el crecimiento proporcional en un patrón de línea recta – la idea detrás de los gráficos semilogarítmicos.

    2.15

    Gráficos Semilogarítmicos

    Syllabus

    Objetivo de aprendizaje 2.15.A: Determinar si un modelo exponencial es apropiado examinando un gráfico semilogarítmico de un conjunto de datos.

    • 2.15.A.1 En un gráfico semilogarítmico, uno de los ejes tiene una escala logarítmica. Cuando el eje $y$ de un gráfico semilogarítmico está escalado logarítmicamente, los datos o funciones que muestran características exponenciales aparecerán lineales.
    • 2.15.A.2 Una ventaja de los gráficos semilogarítmicos es que nunca se necesita añadir una constante a los valores de la variable dependiente para revelar que un modelo exponencial es apropiado.

    Objetivo de aprendizaje 2.15.B: Construir la linealización de datos exponenciales.

    • 2.15.B.1 Las técnicas utilizadas para modelar funciones lineales pueden aplicarse a un gráfico semilogarítmico.
    • 2.15.B.2 Para un modelo exponencial de la forma $y = ab^x$, el modelo lineal correspondiente para el gráfico semilogarítmico es $y = (\log_n b)x + \log_n a$, donde $n > 0$ y $n \neq 1$. Específicamente, la tasa de cambio lineal es $\log_n b$, y el valor lineal inicial es $\log_n a$.

    Fuente: College Board AP Course and Exam Description

    Un gráfico semilogarítmico 半对数图 coloca la salida en un eje logarítmico y la entrada en un eje normal. En estos ejes, una función exponencial $y=ab^x$ se convierte en una línea recta, porque $\log y = \log a + (\log b)\,x$ es lineal en $x$. Así: si los datos parecen lineales en un gráfico semilogarítmico, un modelo exponencial se ajusta; la pendiente de la línea da $\log b$ y su intersección con el eje da $\log a$.

    2.15

    Consejos para el examen

    • Distinga las secuencias aritméticas (sumar una diferencia común) de las geométricas (multiplicar una razón común) y sus parientes funcionales lineales/exponenciales.
    • Exponencial = multiplicación repetida, por lo que eventualmente supera a cualquier modelo lineal o polinomial.
    • El logaritmo es el inverso de la exponencial ($\log_b c=a\Leftrightarrow b^a=c$); úselo para resolver $b^x=k$.
    • Aplique las leyes de los logaritmos (producto, cociente, potencia) y la fórmula de cambio de base; el argumento de un logaritmo debe ser positivo.
    • En un gráfico semilogarítmico, un modelo exponencial se convierte en una línea recta.
  • 3

    Funciones Trigonométricas y Polares

    Ver lección
    3.1

    Fenómenos Periódicos

    Syllabus

    Objetivo de Aprendizaje 3.1.A: Construir gráficos de relaciones periódicas a partir de representaciones verbales.

    • 3.1.A.1 Una relación periódica puede identificarse entre dos aspectos de un contexto si, al aumentar los valores de entrada, los valores de salida muestran un patrón repetitivo en intervalos sucesivos de igual longitud.
    • 3.1.A.2 El gráfico de una relación periódica puede construirse a partir del gráfico de un solo ciclo de la relación.

    Objetivo de Aprendizaje 3.1.B: Describir las características clave de una función periódica basándose en una representación verbal.

    • 3.1.B.1 El período de la función es el valor positivo más pequeño $k$ tal que $f(x + k) = f(x)$ para todo $x$ en el dominio. En consecuencia, el comportamiento de una función periódica queda completamente determinado por cualquier intervalo de anchura $k$.
    • 3.1.B.2 El período puede estimarse investigando valores de salida sucesivos de igual longitud y determinando dónde comienza a repetirse el patrón.
    • 3.1.B.3 Las funciones periódicas presentan características de otras funciones, tales como intervalos de aumento y disminución, distintas concavidades y diversos tasas de cambio. Sin embargo, con las funciones periódicas, todas las características encontradas en un período de la función estarán presentes en cada uno de sus períodos.

    Fuente: College Board AP Course and Exam Description

    La ISS en órbita: las funciones trigonométricas y polares describen el movimiento periódico y circular
    La ISS en órbita: las funciones trigonométricas y polares describen el movimiento periódico y circular

    Una relación es periódica si su patrón de salida se repite a intervalos regulares de entrada. El período es el valor positivo más pequeño $k$ tal que $f(x+k)=f(x)$ para todo $x$. Puedes construir toda la gráfica copiando un solo ciclo, y estimar el período encontrando la distancia entre repeticiones del patrón. Dentro de cada ciclo, una función periódica aún tiene intervalos de aumento/disminución y máximos/mínimos.

    Olas de sin y cos entre -1 y 1; tan se interrumpe en 90 y 270 grados
    Olas de sin y cos entre -1 y 1; tan se interrumpe en 90 y 270 grados
    La Gran Rueda de Viena contra un cielo azul
    A medida que gira una rueda de la fortuna, tu altura sube y baja repetidamente — una onda senoidal real en el tiempo
    3.2

    Seno, Coseno y Tangente

    Syllabus

    Objetivo de aprendizaje 3.2.A: Determinar el seno, el coseno y la tangente de un ángulo utilizando la circunferencia unitaria.

    • 3.2.A.1 En el plano cartesiano, un ángulo está en posición estándar cuando su vértice coincide con el origen y uno de sus lados coincide con el semieje positivo $x$. El otro lado se denomina lado terminal. Las medidas angulares positivas y negativas indican rotaciones desde el semieje positivo $x$ en dirección antihoraria y horaria, respectivamente. Los ángulos en posición estándar que comparten un lado terminal difieren en un número entero de vueltas completas.
    • 3.2.A.2 La medida en radianes de un ángulo en posición estándar es la razón entre la longitud del arco de un círculo centrado en el origen subtendido por el ángulo y el radio de ese mismo círculo. Para una circunferencia unitaria, que tiene radio $1$, la medida en radianes es igual a la longitud del arco subtendido.
    • 3.2.A.3 Dado un ángulo en posición estándar y un círculo centrado en el origen, existe un punto, $P$, donde el lado terminal intersecta al círculo. El seno del ángulo es la razón entre el desplazamiento vertical de $P$ respecto al eje $x$ y la distancia entre el origen y el punto $P$. Por lo tanto, para una circunferencia unitaria, el seno del ángulo es la coordenada $y$ del punto $P$.
    • 3.2.A.4 Dado un ángulo en posición estándar y un círculo centrado en el origen, existe un punto, $P$, donde el lado terminal intersecta al círculo. El coseno del ángulo es la razón entre el desplazamiento horizontal de $P$ respecto al eje $y$ y la distancia entre el origen y el punto $P$. Por lo tanto, para una circunferencia unitaria, el coseno del ángulo es la coordenada $x$ del punto $P$.
    • 3.2.A.5 Dado un ángulo en posición estándar, la tangente del ángulo es la pendiente, si existe, del lado terminal. Dado que la pendiente del lado terminal es la razón entre el desplazamiento vertical y el desplazamiento horizontal sobre cualquier intervalo, la tangente del ángulo es la razón entre la coordenada $y$ y la coordenada $x$ del punto en el que el lado terminal intersecta la circunferencia unitaria; alternativamente, es la razón entre el seno del ángulo y su coseno.

    Fuente: College Board AP Course and Exam Description

    Un ángulo está en posición estándar cuando su vértice está en el origen y su rayo inicial yace sobre el eje $x$ positivo. Su medida en radianes es la longitud de arco en una circunferencia unitaria. Para el punto $P$ donde el rayo terminal intersecta una circunferencia de radio $r$:

    $$\cos\theta = \frac{x}{r},\qquad \sin\theta = \frac{y}{r},\qquad \tan\theta = \frac{y}{x}\ (\text{the slope of the terminal ray}).$$

    Nomenclatura de los lados de un triángulo rectángulo desde el ángulo
    Nomenclatura de los lados de un triángulo rectángulo desde el ángulo
    Explorar

    Leer seno y coseno en el círculo unitario

    En el círculo unitario un punto en el ángulo $\theta$ tiene las coordenadas $(\cos\theta,\ \sin\theta)$. Gire el ángulo para ver cómo el seno y el coseno trazan la altura y el ancho.

    Vocabulario Entrenar
    Inglés Chino Pinyin
    periodic/ˌpɪərɪˈɒdɪk/ 周期性 zhōu qī xìng
    period/ˈpɪərɪəd/ 周期 zhōu qī
    cycle/ˈsaɪkl/ 周期段 zhōu qī duàn
    standard position/ˈstændəd pəˈzɪʃn/ 标准位置 biāo zhǔn wèi zhì
    radian/ˈreɪdɪən/ 弧度 hú dù
    equilateral triangle/ˌiːkwɪˈlætərəl ˈtraɪæŋɡl/ 等边三角形 děng biān sān jiǎo xíng
    quadrant/ˈkwɒdrənt/ 象限 xiàng xiàn
    3.3

    Valores de Función Seno y Coseno

    Syllabus

    Objetivo de Aprendizaje 3.3.A: Determinar las coordenadas de puntos en un círculo centrado en el origen.

    • 3.3.A.1 Dado un ángulo de medida $\theta$ en posición estándar y un círculo con radio $r$ centrado en el origen, existe un punto $P$, donde el rayo terminal intersecta al círculo. Las coordenadas del punto $P$ son $(r\cos\theta, r\sin\theta)$.
    • 3.3.A.2 La geometría de triángulos rectángulos isósceles y equiláteros, teniendo en cuenta los signos de los valores según el cuadrante del ángulo, puede utilizarse para encontrar valores exactos del coseno y del seno de ángulos que son múltiplos de $\dfrac{\pi}{4}$ y $\dfrac{\pi}{6}$ radianes, y cuyos rayos terminales no se encuentran sobre un eje.

    Fuente: College Board AP Course and Exam Description

    En una circunferencia de radio $r$, $x=r\cos\theta$ y $y=r\sin\theta$. Los valores exactos en los ángulos especiales ($0,\tfrac{\pi}{6},\tfrac{\pi}{4},\tfrac{\pi}{3},\tfrac{\pi}{2},\dots$) provienen de la geometría de triángulos rectángulos isósceles y equiláteros, con signos determinados por el cuadrante del ángulo.

    3.4

    Gráficas de Función Seno y Coseno

    Syllabus

    Objetivo de aprendizaje 3.4.A: Construir representaciones de las funciones seno y coseno utilizando el círculo unitario.

    • 3.4.A.1 Dado un ángulo de medida $\theta$ en posición estándar y un círculo unitario centrado en el origen, existe un punto $P$ donde la rayo terminal intersecta el círculo. La función seno, $f(\theta) = \sin\theta$, proporciona la coordenada $y$, o desplazamiento vertical desde el eje $x$, del punto $P$. El dominio de la función seno son todos los números reales.
    • 3.4.A.2 A medida que aumentan los valores de entrada, o medidas angulares, de la función seno, los valores de salida oscilan entre $-1$ y $1$, tomando cada valor intermedio y rastreando la distancia vertical de los puntos en el círculo unitario respecto al eje $x$.
    • 3.4.A.3 Dado un ángulo de medida $\theta$ en posición estándar y un círculo unitario centrado en el origen, existe un punto $P$ donde la rayo terminal intersecta el círculo. La función coseno, $f(\theta) = \cos\theta$, proporciona la coordenada $x$, o desplazamiento horizontal desde el eje $y$, del punto $P$. El dominio de la función coseno son todos los números reales.
    • 3.4.A.4 A medida que aumentan los valores de entrada, o medidas angulares, de la función coseno, los valores de salida oscilan entre $-1$ y $1$, tomando cada valor intermedio y rastreando la distancia horizontal de los puntos en el círculo unitario respecto al eje $y$.

    Fuente: College Board AP Course and Exam Description

    La circunferencia unitaria dibuja la curva seno

    En la circunferencia unitaria ($r=1$), $\sin\theta$ es la coordenada $y$ y $\cos\theta$ es la coordenada $x$. A medida que $\theta$ aumenta, ambos oscilan suavemente entre $-1$ y $1$ con período $2\pi$. El seno comienza en $0$ (creciendo); el coseno comienza en $1$. Son la misma onda desplazada horizontalmente por $\tfrac{\pi}{2}$.

    y = sen x e y = cos x son ondas suaves entre -1 y 1
    y = sen x e y = cos x son ondas suaves entre -1 y 1
    Explorar

    Graficar una onda sinusoidal

    Desenrollar el círculo da la onda $y=\sin x$: se repite cada $2\pi$ (su período) y oscila entre $-1$ y $1$ (su amplitud).

    Vocabulario Entrenar
    Inglés Chino Pinyin
    unit circle/ˈjuːnɪt ˈsɜːkl/ 单位圆 dān wèi yuán
    oscillate/ˈɒsɪleɪt/ 振荡 zhèn dàng
    sinusoidal function/ˌsaɪnəˈsɔɪdl ˈfʌŋkʃn/ 正弦型函数 zhèng xián xíng hán shù
    frequency/ˈfriːkwənsi/ 频率 pín lǜ
    Amplitude/ˈæmplɪtjuːd/ 振幅 zhèn fú
    Midline/ˈmɪdlaɪn/ 中线 zhōng xiàn
    phase shift/feɪz ʃɪft/ 相移 xiāng yí
    inverse trigonometric functions/ɪnˈvɜːs ˌtrɪɡənəʊˈmetrɪk ˈfʌŋkʃnz/ 反三角函数 fǎn sān jiǎo hán shù
    arcsine/ˈɑːksaɪn/ 反正弦 fǎn zhèng xián
    reciprocals/rɪˈsɪprəklz/ 倒数 dào shǔ
    Pythagorean identity/ˈpaɪθəɡɔːrɪən aɪˈdentɪti/ 毕达哥拉斯恒等式 bì dá gē lā sī héng děng shì
    sum identities/sʌm aɪˈdentɪtiz/ 和角公式 hé jiǎo gōng shì
    double-angle/ˈdʌbl ˈæŋɡl/ 二倍角 èr bèi jiǎo
    Polar coordinates/ˈpəʊlə kəʊˈɔːdɪnəts/ 极坐标 jí zuò biāo
    complex number/ˈkɒmpleks ˈnʌmbə/ 复数 fù shù
    3.5

    Funciones Sinusoidales

    Syllabus

    Objetivo de aprendizaje 3.5.A: Identificar las características clave de las funciones seno y coseno.

    • 3.5.A.1 Una función sinusoidal es cualquier función que involucre transformaciones aditivas y multiplicativas de $f(\theta) = \sin\theta$. Las funciones seno y coseno son ambas funciones sinusoidales, con $\cos\theta = \sin\left(\theta + \dfrac{\pi}{2}\right)$.
    • 3.5.A.2 El periodo y la frecuencia de una función sinusoidal son recíprocos. El periodo de $f(\theta) = \sin\theta$ y $g(\theta) = \cos\theta$ es $2\pi$, y la frecuencia es $\dfrac{1}{2\pi}$.
    • 3.5.A.3 La amplitud de una función sinusoidal es la mitad de la diferencia entre sus valores máximo y mínimo. La amplitud de $f(\theta) = \sin\theta$ y $g(\theta) = \cos\theta$ es $1$.
    • 3.5.A.4 La línea media del gráfico de una función sinusoidal está determinada por el promedio, o media aritmética, de los valores máximo y mínimo de la función. La línea media de los gráficos de $y = \sin\theta$ y $y = \cos\theta$ es $y = 0$.
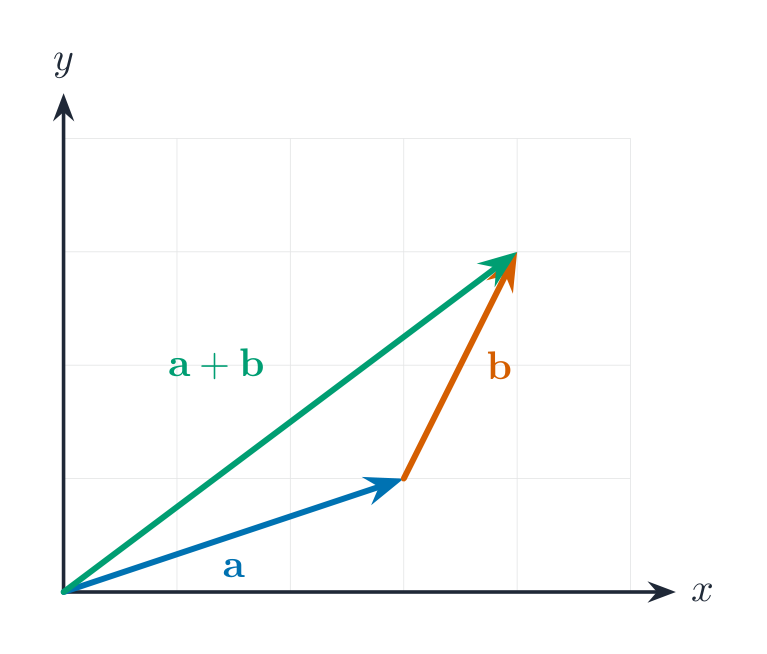
    • 3.5.A.5 A medida que aumentan los valores de entrada, los gráficos de las funciones sinusoidales oscilan entre cóncavas hacia abajo y cóncavas hacia arriba.
    • 3.5.A.6 El gráfico de $y = \sin\theta$ tiene simetría rotacional respecto al origen y, por lo tanto, es una función impar. El gráfico de $y = \cos\theta$ tiene simetría reflejada sobre el eje $y$ y, por lo tanto, es una función par.

    Fuente: College Board AP Course and Exam Description

    Una función sinusoidal es cualquier transformación del seno (o coseno). Sus características clave:

    • Período y frecuencia son recíprocos; $\sin\theta$ tiene período $2\pi$.
    • Amplitud = la mitad de la distancia entre la salida máxima y mínima.
    • Línea media $y=d$ = el promedio de la máxima y mínima (la línea horizontal central).

    La gráfica alterna cóncava hacia arriba y cóncava hacia abajo en cada semiciclo.

    Ejemplo resuelto. Para $f(\theta)=3\sin(2\theta)+1$: la amplitud es $3$, el período es $\dfrac{2\pi}{2}=\pi$, y la línea media es $y=1$. Por lo tanto, la salida máxima es $1+3=4$ y la mínima es $1-3=-2$.

    3.6

    Transformaciones de Funciones Sinusoidales

    Syllabus

    Objetivo de aprendizaje 3.6.A: Identificar la amplitud, el desplazamiento vertical, el período y el desplazamiento de fase de una función sinusoidal.

    • 3.6.A.1 Las funciones que se pueden escribir en la forma $f(\theta) = a\sin(b(\theta + c)) + d$ o $g(\theta) = a\cos(b(\theta + c)) + d$, donde $a, b, c,$ y $d$ son números reales y $a \neq 0$, son funciones sinusoidales y son transformaciones de las funciones seno y coseno. Las transformaciones aditivas y multiplicativas son iguales para el seno y el coseno porque la función coseno es un desplazamiento de fase de la función seno por $-\dfrac{\pi}{2}$ unidades.
    • 3.6.A.2 La gráfica de la transformación aditiva $g(\theta) = \sin\theta + d$ de la función seno $f(\theta) = \sin\theta$ es una traslación vertical de la gráfica de $f$, incluida su línea media, por $d$ unidades. La misma transformación de la función coseno produce el mismo resultado.
    • 3.6.A.3 La gráfica de la transformación aditiva $g(\theta) = \sin(\theta + c)$ de la función seno $f(\theta) = \sin\theta$ es una traslación horizontal, o desplazamiento de fase, de la gráfica de $f$ por $-c$ unidades. La misma transformación de la función coseno produce el mismo resultado.
    • 3.6.A.4 La gráfica de la transformación multiplicativa $g(\theta) = a\sin\theta$ de la función seno $f(\theta) = \sin\theta$ es una dilatación vertical de la gráfica de $f$ y difiere en la amplitud por un factor de $|a|$. La misma transformación de la función coseno produce el mismo resultado.
    • 3.6.A.5 La gráfica de la transformación multiplicativa $g(\theta) = \sin(b\theta)$ de la función seno $f(\theta) = \sin\theta$ es una dilatación horizontal de la gráfica de $f$ y difiere en el período por un factor de $\left|\dfrac{1}{b}\right|$. La misma transformación de la función coseno produce el mismo resultado.
    • 3.6.A.6 La gráfica de $y = f(\theta) = a\sin(b(\theta + c)) + d$ tiene una amplitud de $|a|$ unidades, un período de $\left|\dfrac{1}{b}\right|2\pi$ unidades, un desplazamiento vertical de la línea media de $d$ unidades desde $y = 0$, y un desplazamiento de fase de $-c$ unidades. Las mismas transformaciones de la función coseno producen los mismos resultados.

    Fuente: College Board AP Course and Exam Description

    Amplitud, período y fase de una sinusoidal

    La sinusoidal general es

    $$f(\theta)=a\sin\big(b(\theta+c)\big)+d \quad\text{or}\quad a\cos\big(b(\theta+c)\big)+d,$$
    donde $|a|$ es la amplitud, $\dfrac{2\pi}{|b|}$ es el período, $-c$ es el desplazamiento de fase horizontal (un $+c$ dentro del paréntesis desplaza la gráfica hacia la izquierda en $c$), y $d$ es el desplazamiento vertical (línea media). Un $a$ negativo refleja la onda.

    Explorar

    Estirar y desplazar una sinusoidal

    En $y=a\sin(bx+c)+d$: $a$ establece la amplitud, $b$ el período, $c$ un desplazamiento de fase horizontal, y $d$ un desplazamiento vertical. Cambie cada uno y observe cómo responde la onda.

    3.7

    Contexto y Modelado de Datos de Funciones Sinusoidales

    Syllabus

    Objetivo de Aprendizaje 3.7.A: Construir modelos de funciones sinusoidales para fenómenos periódicos.

    • 3.7.A.1 El intervalo más pequeño de valores de entrada sobre el cual los valores de salida máximo o mínimo comienzan a repetirse, es decir, el intervalo de valores de entrada entre máximos consecutivos o mínimos consecutivos, puede utilizarse para determinar o estimar el periodo y la frecuencia de un modelo de función sinusoidal.
    • 3.7.A.2 Los valores de salida máximo y mínimo pueden utilizarse para determinar o estimar la amplitud y el desplazamiento vertical de un modelo de función sinusoidal.
    • 3.7.A.3 Un par real de valores de entrada-salida se puede comparar con pares de valores de entrada-salida producidos por un modelo de función sinusoidal para determinar o estimar un desplazamiento de fase del modelo.
    • 3.7.A.4 Los modelos de función sinusoidal para un conjunto de datos se pueden construir con tecnología estimando valores clave o utilizando regresiones sinusoidales.
    • 3.7.A.5 Las funciones sinusoidales que modelan un conjunto de datos suelen ser útiles únicamente en su dominio contextual y pueden usarse para predecir valores de la variable dependiente a partir de valores de la variable independiente.

    Fuente: College Board AP Course and Exam Description

    Para modelar datos periódicos (mareas, luz diurna, temperatura): lee el período donde se repite el patrón, obtén la amplitud y la línea media del máximo y mínimo, y ajusta el desplazamiento de fase para que un pico caiga en la entrada correcta. La tecnología ajusta una regresión sinusoidal. Tal modelo solo es confiable dentro de su dominio contextual.

    3.8

    La Función Tangente

    Syllabus

    Objetivo de aprendizaje 3.8.A: Construir representaciones de la función tangente usando el círculo unitario.

    • 3.8.A.1 Dado un ángulo de medida $\theta$ en posición estándar y un círculo unitario centrado en el origen, existe un punto $P$ donde el rayo terminal intersecta el círculo. La función tangente, $f(\theta) = \tan\theta$, representa la pendiente del rayo terminal.
    • 3.8.A.2 Debido a que la pendiente del rayo terminal es la razón entre el cambio en los valores de $y$ y el cambio en los valores de $x$ entre cualquier dos puntos sobre el rayo, la función tangente también es la razón entre la función seno y la función coseno. Por lo tanto, $\tan\theta = \dfrac{\sin\theta}{\cos\theta}$, donde $\cos\theta \neq 0$.

    Objetivo de aprendizaje 3.8.B: Describir las características principales de la función tangente.

    • 3.8.B.1 Dado que los valores de la pendiente del rayo terminal se repiten cada media vuelta del círculo, la función tangente tiene un periodo de $\pi$.
    • 3.8.B.2 La función tangente presenta un comportamiento asintótico periódico en los valores de entrada $\theta = \dfrac{\pi}{2} + k\pi$, para valores enteros de $k$, debido a que $\cos\theta = 0$ en dichos valores.
    • 3.8.B.3 La función tangente es creciente y su gráfica cambia de cóncava hacia abajo a cóncava hacia arriba entre asíntotas consecutivas.

    Fuente: College Board AP Course and Exam Description

    $\tan\theta=\dfrac{\sin\theta}{\cos\theta}$ es la pendiente del rayo terminal. Sus valores de pendiente se repiten cada media vuelta, por lo que su período es $\pi$. Tiene asíntotas verticales donde $\cos\theta=0$ (en $\theta=\tfrac{\pi}{2}+k\pi$), y siempre crece entre asíntotas consecutivas, cambiando la concavidad en cada cero.

    3.9

    Funciones Trigonométricas Inversas

    Syllabus

    Objetivo de Aprendizaje 3.9.A: Construir representaciones analíticas y gráficas de la inversa de las funciones seno, coseno y tangente sobre un dominio restringido.

    • 3.9.A.1 Para las funciones trigonométricas inversas, los valores de entrada y salida se invierten con respecto a sus funciones trigonométricas correspondientes; por lo tanto, el valor de salida de una función trigonométrica inversa suele interpretarse como una medida de ángulo y la entrada es un valor en el rango de la función trigonométrica correspondiente.
    • 3.9.A.2 Las funciones trigonométricas inversas se denominan arcoseno, arcocoseno y arcotangente (también representadas como $\sin^{-1}x, \cos^{-1}x,$ y $\tan^{-1}x$). Dado que las funciones trigonométricas correspondientes son periódicas, solo son invertibles si tienen dominios restringidos.
    • 3.9.A.3 Con el fin de definir sus respectivas funciones inversas, el dominio de la función seno se restringe a $\left[-\dfrac{\pi}{2}, \dfrac{\pi}{2}\right]$, el del coseno a $[0, \pi]$, y el de la tangente a $\left(-\dfrac{\pi}{2}, \dfrac{\pi}{2}\right)$.

    Fuente: College Board AP Course and Exam Description

    Las funciones trigonométricas inversas – arcoseno, arcocoseno, arcotangente – invierten las funciones trigonométricas, por lo que toman una razón y devuelven un ángulo. Debido a que el seno, el coseno y la tangente se repiten, sus dominios deben estar restringidos (ej. seno a $[-\tfrac{\pi}{2},\tfrac{\pi}{2}]$) antes de que exista una inversa.

    3.10

    Ecuaciones e Inecuaciones Trigonométricas

    Syllabus

    Objetivo de aprendizaje 3.10.A: Resolver ecuaciones e inecuaciones que involucran funciones trigonométricas.

    • 3.10.A.1 Las funciones trigonométricas inversas son útiles para resolver ecuaciones e inecuaciones que involucran funciones trigonométricas, pero las soluciones pueden necesitar ser modificadas debido a restricciones del dominio.
    • 3.10.A.2 Dado que las funciones trigonométricas son periódicas, a menudo existen infinitas soluciones para las ecuaciones trigonométricas.
    • 3.10.A.3 En ecuaciones e inecuaciones trigonométricas que surgen de un escenario contextual, suele haber una restricción del dominio que puede inferirse del contexto, lo cual limita el número de soluciones.

    Fuente: College Board AP Course and Exam Description

    Usa funciones trigonométricas inversas para resolver ecuaciones trigonométricas. Dado que las funciones son periódicas, generalmente hay infinitas soluciones; escribe la solución general sumando múltiplos del período, luego selecciona aquellas que estén en el dominio requerido (a menudo contextual).

    Ejemplo resuelto. Resuelve $2\sin\theta=1$ en $[0,2\pi)$. Entonces $\sin\theta=\tfrac12$, y en la circunferencia unitaria el seno es positivo en el primer y segundo cuadrantes, así que $\theta=\dfrac{\pi}{6}$ o $\dfrac{5\pi}{6}$. Sobre todos los reales añadirías $2\pi k$ a cada uno.

    3.11

    Las Funciones Secante, Cosecante y Cotangente

    Syllabus

    Objetivo de aprendizaje 3.11.A: Identificar las características principales de las funciones que involucran cocientes de las funciones seno y coseno.

    • 3.11.A.1 La función secante, $f(\theta) = \sec\theta$, es el recíproco de la función coseno, donde $\cos\theta \neq 0$.
    • 3.11.A.2 La función cosecante, $f(\theta) = \csc\theta$, es el recíproco de la función seno, donde $\sin\theta \neq 0$.
    • 3.11.A.3 Las gráficas de las funciones secante y cosecante tienen asíntotas verticales donde el coseno y el seno son cero, respectivamente, y tienen un rango de $(-\infty, -1] \cup [1, \infty)$.
    • 3.11.A.4 La función cotangente, $f(\theta) = \cot\theta$, es el recíproco de la función tangente, donde $\tan\theta \neq 0$. Equivalentemente, $\cot\theta = \dfrac{\cos\theta}{\sin\theta}$, donde $\sin\theta \neq 0$.
    • 3.11.A.5 La gráfica de la función cotangente tiene asíntotas verticales para los valores del dominio donde $\tan\theta = 0$ y es decreciente entre asíntotas consecutivas.

    Fuente: College Board AP Course and Exam Description

    Estas son los recíprocos de las tres principales:

    $$\sec\theta=\frac{1}{\cos\theta},\qquad \csc\theta=\frac{1}{\sin\theta},\qquad \cot\theta=\frac{1}{\tan\theta}.$$
    La secante y la cosecante tienen asíntotas verticales donde el coseno y el seno son cero; la cotangente tiene asíntotas donde la tangente es cero (donde el seno es cero).

    sec es el recíproco de cos, con asíntotas donde cos es cero
    sec es el recíproco de cos, con asíntotas donde cos es cero
    3.12

    Representaciones Equivalentes de Funciones Trigonométricas

    Syllabus

    Objetivo de aprendizaje 3.12.A: Reescribir expresiones trigonométricas en formas equivalentes utilizando la identidad pitagórica.

    • 3.12.A.1 El teorema de Pitágoras puede aplicarse a triángulos rectángulos con puntos en el círculo unitario en las coordenadas $(\cos\theta, \sin\theta)$, lo que da como resultado la identidad pitagórica: $\sin^2\theta + \cos^2\theta = 1$.
    • 3.12.A.2 La identidad pitagórica se puede manipular algebraicamente para obtener otras formas que involucran funciones trigonométricas, como $\tan^2\theta = \sec^2\theta - 1$, y puede utilizarse para establecer otras relaciones trigonométricas, como $\arcsin x = \arccos\left(\sqrt{1 - x^2}\right)$, con las restricciones de dominio correspondientes.

    Objetivo de aprendizaje 3.12.B: Reescribir expresiones trigonométricas en formas equivalentes utilizando las identidades de suma de seno y coseno.

    • 3.12.B.1 La identidad de suma para el seno es $\sin(\alpha + \beta) = \sin\alpha\cos\beta + \cos\alpha\sin\beta$.
    • 3.12.B.2 La identidad de suma para el coseno es $\cos(\alpha + \beta) = \cos\alpha\cos\beta - \sin\alpha\sin\beta$.
    • 3.12.B.3 Las identidades de suma para el seno y el coseno también pueden utilizarse como identidades de diferencia y de ángulo doble.
    • 3.12.B.4 Las propiedades de las funciones trigonométricas, las identidades trigonométricas conocidas y otras propiedades algebraicas pueden usarse para verificar identidades trigonométricas adicionales.

    Objetivo de aprendizaje 3.12.C: Resolver ecuaciones utilizando representaciones analíticas equivalentes de funciones trigonométricas.

    • 3.12.C.1 Una forma equivalente específica que involucre expresiones trigonométricas puede hacer que la información sea más accesible.
    • 3.12.C.2 Las formas trigonométricas equivalentes pueden ser útiles al resolver ecuaciones e inecuaciones trigonométricas.

    Fuente: College Board AP Course and Exam Description

    La identidad pitagórica proviene de $x^2+y^2=1$ en la circunferencia unitaria:

    $$\sin^2\theta+\cos^2\theta=1,$$
    que se reorganiza en formas con $\sec$ y $\tan$. Las identidades de suma:
    $$\sin(\alpha+\beta)=\sin\alpha\cos\beta+\cos\alpha\sin\beta,\qquad \cos(\alpha+\beta)=\cos\alpha\cos\beta-\sin\alpha\sin\beta,$$
    también dan las identidades de diferencia y de ángulo doble (establece $\beta=\alpha$).

    3.13

    Trigonometría y Coordenadas Polares

    Syllabus

    Objetivo de aprendizaje 3.13.A: Determinar la ubicación de un punto en el plano utilizando tanto coordenadas rectangulares como polares.

    • 3.13.A.1 El sistema de coordenadas polares se basa en una cuadrícula de círculos centrados en el origen y líneas que pasan por el origen. Las coordenadas polares se definen como un par ordenado $(r, \theta)$, tal que $|r|$ representa el radio del círculo sobre el cual se encuentra el punto, y $\theta$ representa la medida de un ángulo en posición estándar cuya rayo terminal incluye al punto. En el sistema de coordenadas polares, el mismo punto puede representarse de muchas formas.
    • 3.13.A.2 Las coordenadas de un punto en el sistema de coordenadas polares, $(r, \theta)$, pueden convertirse a coordenadas en el sistema de coordenadas rectangulares, $(x, y)$, utilizando $x = r\cos\theta$ y $y = r\sin\theta$.
    • 3.13.A.3 Las coordenadas de un punto en el sistema de coordenadas rectangulares, $(x, y)$, pueden convertirse a coordenadas en el sistema de coordenadas polares, $(r, \theta)$, utilizando $r = \sqrt{x^2 + y^2}$ y $\theta = \arctan\left(\dfrac{y}{x}\right)$ para $x > 0$, o $\theta = \arctan\left(\dfrac{y}{x}\right) + \pi$ para $x < 0$.
    • 3.13.A.4 Un número complejo puede entenderse como un punto en el plano complejo y puede determinarse mediante sus correspondientes coordenadas rectangulares o polares. Cuando el número complejo tiene las coordenadas rectangulares $(a, b)$, puede expresarse como $a + bi$. Cuando el número complejo tiene las coordenadas polares $(r, \theta)$, puede expresarse como $(r\cos\theta) + i(r\sin\theta)$.

    Fuente: College Board AP Course and Exam Description

    Las coordenadas polares ubican un punto mediante $(r,\theta)$ — distancia $r$ desde el origen a un ángulo $\theta$. Convierte usando

    $$x=r\cos\theta,\quad y=r\sin\theta,\qquad r=\sqrt{x^2+y^2},\quad \tan\theta=\frac{y}{x}.$$
    Un número complejo es el punto $(x,y)=x+yi$ y también puede escribirse con $r$ y $\theta$.

    Las coordenadas polars dan un punto por su distancia r y ángulo theta
    Las coordenadas polares dan un punto por su distancia r y ángulo theta
    3.14

    Gráficas de Funciones Polares

    Syllabus

    Objetivo de Aprendizaje 3.14.A: Construir gráficas de funciones polares.

    • 3.14.A.1 La gráfica de la función $r = f(\theta)$ en coordenadas polares consiste en pares de valores entrada-salida donde los valores de entrada son medidas angulares y los valores de salida son radios.
    • 3.14.A.2 El dominio de la función polar $r = f(\theta)$, dado gráficamente, puede restringirse a una porción deseada de la función seleccionando puntos extremos correspondientes al ángulo y radio deseados.
    • 3.14.A.3 Al graficar funciones polares en la forma $r = f(\theta)$, los cambios en los valores de entrada corresponden a cambios en la medida del ángulo desde el eje $x$ positivo, y los cambios en los valores de salida corresponden a cambios en la distancia desde el origen.

    Fuente: College Board AP Course and Exam Description

    Trazando una curva polar

    La gráfica de $r=f(\theta)$ son todos los puntos $(r,\theta)$ mientras $\theta$ recorre la circunferencia. Restringir el dominio de $\theta$ dibuja solo una parte de la curva. A medida que $\theta$ aumenta, $r$ crece o decrece, trazando espirales, círculos, rosas y limaçons.

    Un cardióide r = 1 + cos theta, dibujado directamente en forma polar
    Un cardióide r = 1 + cos theta, dibujado directamente en forma polar
    Explorar

    Trazar una curva en coordenadas polares

    En forma polar un punto es una distancia $r$ en el ángulo $\theta$. Permitiendo que $r$ dependa de $\theta$ traza formas que una regla en $x,y$ no puede — como esta cardioides.

    3.15

    Tasas de Cambio en Funciones Polares

    Syllabus

    Objetivo de Aprendizaje 3.15.A: Describir las características de la gráfica de una función polar.

    • 3.15.A.1 Si una función polar, $r = f(\theta)$, es positiva y creciente o negativa y decreciente, entonces la distancia entre $f(\theta)$ y el origen está aumentando.
    • 3.15.A.2 Si una función polar, $r = f(\theta)$, es positiva y decreciente o negativa y creciente, entonces la distancia entre $f(\theta)$ y el origen está disminuyendo.
    • 3.15.A.3 Para una función polar, $r = f(\theta)$, si la función cambia de creciente a decreciente o de decreciente a creciente en un intervalo, entonces la función tiene un extremo relativo en el intervalo correspondiente a un punto relativamente más cercano o más lejano al origen.
    • 3.15.A.4 La tasa de cambio promedio de $r$ con respecto a $\theta$ sobre un intervalo de $\theta$ es la razón del cambio en los valores del radio con respecto al cambio en $\theta$ sobre un intervalo de $\theta$. Gráficamente, la tasa de cambio promedio indica la velocidad a la que cambia el radio por radián.
    • 3.15.A.5 La tasa de cambio promedio de $r$ con respecto a $\theta$ sobre un intervalo de $\theta$ puede utilizarse para estimar valores de la función dentro del intervalo.

    Fuente: College Board AP Course and Exam Description

    A medida que $\theta$ aumenta, la distancia al origen $r$ cambia:

    • $r$ positivo y creciente (o negativo y decreciente) $\Rightarrow$ moviéndose alejándose del origen;
    • $r$ positivo y decreciente (o negativo y creciente) $\Rightarrow$ moviéndose hacia el origen.

    Donde $r$ cambia entre crecer y decrecer, la distancia alcanza un extremo relativo. La tasa de cambio promedio de $r$ con respecto a $\theta$, $\dfrac{\Delta r}{\Delta \theta}$, estima qué tan rápido se mueve la curva hacia adentro o afuera en un intervalo.

    3.15

    Consejos para exámenes

    • Usa radianes y la circunferencia unitaria: $\cos\theta$ y $\sin\theta$ son las coordenadas, siempre entre $-1$ y $1$.
    • Para una sinusoidal $a\sin(b(\theta+c))+d$: $|a|$ es la amplitud, $\tfrac{2\pi}{|b|}$ el período, $d$ la línea media, y el desplazamiento de fase es $-c$ (un $+c$ desplaza hacia la izquierda).
    • Modela datos periódicos leyendo el período, la amplitud y la línea media del máximo y mínimo.
    • Las funciones trigonométricas inversas necesitan un dominio restringido y devuelven un ángulo; las ecuaciones trigonométricas tienen infinitas soluciones (añade el período).
    • Convierte polares↔rectangulares con $x=r\cos\theta$, $y=r\sin\theta$.
  • 4

    Funciones con Parámetros, Vectores y Matrices

    Ver lección
    4.1

    Funciones Paramétricas

    Syllabus

    Objetivo de Aprendizaje 4.1.A: Construir una gráfica o una tabla de valores para una función paramétrica representada analíticamente.

    • 4.1.A.1 Una función paramétrica en $\mathbb{R}^2$, el conjunto de todos los pares ordenados de dos números reales, consiste en un conjunto de dos ecuaciones paramétricas en las que dos variables dependientes, $x$ e $y$, dependen de una única variable independiente, $t$, llamada parámetro.
    • 4.1.A.2 Dado que las variables $x$ e $y$ dependen de la variable independiente $t$, las coordenadas $(x_i,\, y_i)$ en el tiempo $t_i$ pueden escribirse como funciones de $t$ y expresarse como la única función paramétrica $f(t) = (x(t),\, y(t))$, donde en este caso $x$ e $y$ son nombres de dos funciones.
    • 4.1.A.3 Se puede generar una tabla numérica de valores para la función paramétrica $f(t) = (x(t),\, y(t))$ evaluando $x_i$ e $y_i$ en varios valores de $t_i$ dentro del dominio.
    • 4.1.A.4 Una gráfica de una función paramétrica puede bosquejarse conectando varios puntos de la tabla numérica de valores en orden de valor creciente de $t$.
    • 4.1.A.5 El dominio de la función paramétrica $f$ a menudo está restringido, lo que resulta en puntos inicial y final en la gráfica de $f$.

    Fuente: College Board AP Course and Exam Description

    Un parque de atracciones: los vectores y el movimiento paramétrico describen la trayectoria y la velocidad juntos
    Un parque de atracciones: los vectores y el movimiento paramétrico describen la trayectoria y la velocidad juntos

    La Unidad 4 forma parte del curso, pero no se evalúa en el Examen de Precálculo AP (que cubre únicamente las Unidades 1–3); desarrolla herramientas utilizadas en cursos posteriores.

    Una función paramétrica describe una curva al dar ambas coordenadas como funciones de una tercera variable, el parámetro $t$: $\big(x(t),\,y(t)\big)$. A medida que $t$ recorre su dominio, el punto traza una trayectoria – y, a diferencia de $y=f(x)$, la trayectoria puede formar bucles o cruzarse.

    Vocabulario Entrenar
    Inglés Chino Pinyin
    vector/ˈvektə/ 向量 xiàng liàng
    magnitude/ˈmæɡnɪtjuːd/ 大小 dà xiǎo
    vector-valued function/ˈvektə ˈvæljuːd ˈfʌŋkʃn/ 向量值函数 xiàng liàng zhí hán shù
    4.2

    Funciones Paramétricas y Movimiento Plano

    Syllabus

    Objetivo de Aprendizaje 4.2.A: Identificar las características clave de una función paramétrica de movimiento plano relacionadas con la posición.

    • 4.2.A.1 Una función paramétrica dada por $f(t) = (x(t),\, y(t))$ puede utilizarse para modelar el movimiento de una partícula en el plano. La gráfica de esta función indica la posición de una partícula en el tiempo $t$.
    • 4.2.A.2 Los extremos horizontales y verticales del movimiento de una partícula se pueden determinar identificando los valores máximo y mínimo de las funciones $x(t)$ e $y(t)$, respectivamente.
    • 4.2.A.3 Las raíces reales de la función $x(t)$ corresponden a intersecciones con el eje $y$, y las raíces reales de $y(t)$ corresponden a intersecciones con el eje $x$.

    Fuente: College Board AP Course and Exam Description

    Al interpretar $t$ como tiempo, una función paramétrica modela el movimiento en el plano. $x(t)$ e $y(t)$ dan la posición horizontal y vertical; la dirección de desplazamiento del punto es el orden en que se dibuja la curva a medida que $t$ aumenta (marcarlo con flechas).

    4.3

    Funciones Paramétricas y Tasas de Cambio

    Syllabus

    Objetivo de Aprendizaje 4.3.A: Identificar las características clave de una función de movimiento plano paramétrico que están relacionadas con la dirección y la tasa de cambio.

    • 4.3.A.1 A medida que el parámetro aumenta, la dirección del movimiento plano de una partícula puede analizarse en términos de $x$ e $y$ de forma independiente. Si $x(t)$ está aumentando o disminuyendo, la dirección del movimiento es hacia la derecha o hacia la izquierda, respectivamente. Si $y(t)$ está aumentando o disminuyendo, la dirección del movimiento es hacia arriba o hacia abajo, respectivamente.
    • 4.3.A.2 En cualquier punto dado del plano, la dirección del movimiento plano puede ser diferente para distintos valores de $t$.
    • 4.3.A.3 La misma curva en el plano puede parametrizarse de diferentes maneras y puede recorrerse en distintas direcciones mediante funciones paramétricas diferentes.
    • 4.3.A.4 Sobre un intervalo dado $[t_1,\, t_2]$ dentro del dominio, la tasa de cambio promedio se puede calcular para $x(t)$ e $y(t)$ de forma independiente. La razón entre la tasa de cambio promedio de $y$ y la tasa de cambio promedio de $x$ proporciona la pendiente de la gráfica entre los puntos de la curva correspondientes a $t_1$ y $t_2$, siempre que la tasa de cambio promedio de $x(t) \neq 0$.

    Fuente: College Board AP Course and Exam Description

    En un intervalo de $t$, la tasa promedio de cambio de $x$ es $\dfrac{\Delta x}{\Delta t}$ y la de $y$ es $\dfrac{\Delta y}{\Delta t}$. Sus signos indican hacia dónde se mueve el punto (derecha/izquierda, arriba/abajo); juntos describen la velocidad y dirección del movimiento a lo largo de la trayectoria.

    4.4

    Círculos y Líneas Definidos Paramétricamente

    Syllabus

    Objetivo de aprendizaje 4.4.A: Expresar el movimiento alrededor de un círculo o a lo largo de un segmento de recta de forma paramétrica.

    • 4.4.A.1 Una vuelta completa en sentido antihorario alrededor del círculo unitario que comienza y termina en $(1,\, 0)$ y está centrada en el origen puede modelarse mediante $(x(t),\, y(t)) = (\cos t,\, \sin t)$ con dominio $0 \leq t \leq 2\pi$.
    • 4.4.A.2 Las transformaciones de la función paramétrica $(x(t),\, y(t)) = (\cos t,\, \sin t)$ pueden modelar cualquier trayectoria circular recorrida en el plano.
    • 4.4.A.3 Un trayecto lineal a lo largo del segmento de recta que va desde el punto $(x_1,\, y_1)$ hasta el punto $(x_2,\, y_2)$ puede parametrizarse de muchas formas, incluyendo el uso de una posición inicial $(x_1,\, y_1)$ y tasas de cambio para $x$ con respecto a $t$ y para $y$ con respecto a $t$.

    Fuente: College Board AP Course and Exam Description

    Un círculo de radio $R$ centrado en $(h,k)$ está dado por $x=h+R\cos t,\ y=k+R\sin t$. Una recta que pasa por $(x_0,y_0)$ con dirección $(a,b)$ está dada por $x=x_0+at,\ y=y_0+bt$. Ajustar los coeficientes cambia el punto de inicio, la velocidad y la dirección del trazado.

    4.5

    Funciones Definidas Implícitamente

    Syllabus

    Objetivo de Aprendizaje 4.5.A: Construir la gráfica de una ecuación que involucre dos variables.

    • 4.5.A.1 Una ecuación que involucra dos variables puede describir implícitamente una o más funciones.
    • 4.5.A.2 Una ecuación que involucra dos variables se puede graficar encontrando soluciones a la ecuación.
    • 4.5.A.3 Despejar una de las variables en una ecuación que involucra dos variables puede definir una función cuya gráfica sea parte o toda la gráfica de la ecuación.

    Objetivo de Aprendizaje 4.5.B: Determinar cómo varían conjuntamente las dos cantidades relacionadas en una función definida implícitamente.

    • 4.5.B.1 Para pares ordenados en la gráfica de una función definida implícitamente que están juntos, si la razón del cambio en las dos variables es positiva, entonces ambas variables aumentan simultáneamente o ambas disminuyen; recíprocamente, si la razón es negativa, entonces cuando una variable aumenta, la otra disminuye.
    • 4.5.B.2 La tasa de cambio de $x$ con respecto a $y$, o de $y$ con respecto a $x$, puede ser cero, lo que indica intervalos verticales u horizontales, respectivamente.

    Fuente: College Board AP Course and Exam Description

    Una ecuación implícita relaciona $x$ e $y$ sin despejar ninguna de ellas, tal como $x^2+y^2=25$. Su gráfica puede fallar la prueba de la línea vertical (no es una función), por lo que a menudo se divide en partes o se describe paramétricamente.

    4.6

    Secciones Cónicas

    Syllabus

    Objetivo de Aprendizaje 4.6.A: Representar secciones cónicas con simetría horizontal o vertical de forma analítica.

    • 4.6.A.1 Una parábola con vértice $(h,\, k)$ puede representarse analíticamente como $x - h = a(y - k)^2$ si se abre hacia la izquierda o la derecha, o como $y - k = a(x - h)^2$ si se abre hacia arriba o hacia abajo (siempre que $a \neq 0$).
    • 4.6.A.2 Una elipse centrada en $(h,\, k)$ con radio horizontal $a$ y radio vertical $b$ puede representarse analíticamente como $\dfrac{(x - h)^2}{a^2} + \dfrac{(y - k)^2}{b^2} = 1$. Un círculo es un caso particular de una elipse donde $a = b$.
    • 4.6.A.3 Una hipérbola centrada en $(h,\, k)$ con líneas de simetría verticales y horizontales puede representarse algebraicamente como $\dfrac{(x - h)^2}{a^2} - \dfrac{(y - k)^2}{b^2} = 1$ para una hipérbola que se abre hacia la izquierda y la derecha, o como $\dfrac{(y - k)^2}{b^2} - \dfrac{(x - h)^2}{a^2} = 1$ para una hipérbola que se abre hacia arriba y hacia abajo. Las asíntotas son $y - k = \pm \dfrac{b}{a}(x - h)$.

    Fuente: College Board AP Course and Exam Description

    Secciones cónicas: un cono, cuatro curvas

    Las secciones cónicas – círculos, elipses, parábolas e hipérbolas – son las curvas resultantes de cortar un cono, cada una dada por una ecuación cuadrática en $x$ e $y$. Sus formas estándar revelan centros, vértices, ejes y asíntotas.

    Órbitas elípticas: las secciones cónicas describen trayectorias cerradas con dos focos —un modelo paramétrico clave
    Órbitas elípticas: las secciones cónicas describen trayectorias cerradas con dos focos —un modelo paramétrico clave
    Vocabulario Entrenar
    Inglés Chino Pinyin
    parametric function/ˌpærəˈmetrɪk ˈfʌŋkʃn/ 参数函数 cān shù hán shù
    parameter/pəˈræmɪtə/ 参数 cān shù
    implicit/ɪmˈplɪsɪt/ 隐式 yǐn shì
    Conic sections/ˈkɒnɪk ˈsekʃnz/ 圆锥曲线 yuán zhuī qū xiàn
    4.7

    Parametrización de Curvas Implícitas

    Syllabus

    Objetivo de Aprendizaje 4.7.A: Representar una curva en el plano de forma paramétrica.

    • 4.7.A.1 Una parametrización $(x(t),\, y(t))$ para una función definida implícitamente satisfará la ecuación correspondiente para todo valor de $t$ en su dominio, al sustituir $x(t)$ e $y(t)$ por $x$ e $y$, respectivamente.
    • 4.7.A.2 Si $f$ es una función de $x$, entonces $y = f(x)$ puede parametrizarse como $(x(t),\, y(t)) = (t, f(t))$. Si $f$ es invertible, su inversa puede parametrizarse como $(x(t),\, y(t)) = (f(t),\, t)$ para un intervalo adecuado de $t$.

    Objetivo de Aprendizaje 4.7.B: Representar cónicas de forma paramétrica.

    • 4.7.B.1 Una parábola puede parametrizarse de la misma manera que cualquier ecuación que pueda despejarse para $x$ o $y$. Las ecuaciones que pueden despejarse para $x$ se parametrizan como $(x(t),\, y(t)) = (f(t),\, t)$ resolviendo para $x$ y reemplazando $y$ con $t$. Las ecuaciones que pueden despejarse para $y$ se parametrizan como $(x(t),\, y(t)) = (t, f(t))$ resolviendo para $y$ y reemplazando $x$ con $t$.
    • 4.7.B.2 Una elipse puede parametrizarse utilizando las funciones trigonométricas $x(t) = h + a\cos t$ e $y(t) = k + b\sin t$ para $0 \leq t \leq 2\pi$.
    • 4.7.B.3 Una hipérbola puede parametrizarse utilizando funciones trigonométricas. Para una hipérbola que se abre hacia la izquierda y la derecha, las funciones son $x(t) = h + a\sec t$ e $y(t) = k + b\tan t$ para $0 \leq t \leq 2\pi$. Para una hipérbola que se abre hacia arriba y hacia abajo, las funciones son $x(t) = h + a\tan t$ e $y(t) = k + b\sec t$ para $0 \leq t \leq 2\pi$.

    Fuente: College Board AP Course and Exam Description

    Muchas curvas implícitas pueden parametrizarse – reescribirse como $\big(x(t),y(t)\big)$ –, lo que facilita graficarlas y tratarlas como movimiento. El círculo anterior es el ejemplo básico; las elipses usan $x=h+A\cos t,\ y=k+B\sin t$.

    4.8

    Vectores

    Syllabus

    Objetivo de aprendizaje 4.8.A: Identificar las características de un vector.

    • 4.8.A.1 Un vector es un segmento de línea dirigido. Cuando se coloca un vector en el plano, el punto al inicio del segmento de línea se llama cola, y el punto al final del segmento de línea se llama cabeza. La longitud del segmento de línea es la magnitud del vector.
    • 4.8.A.2 Un vector $\overrightarrow{P_1 P_2}$ con dos componentes puede graficarse en el plano $xy$ desde $P_1 = (x_1, y_1)$ hasta $P_2 = (x_2, y_2)$. El vector se identifica mediante $a$ y $b$, donde $a = x_2 - x_1$ y $b = y_2 - y_1$. El vector puede expresarse como $\langle a,\, b \rangle$. Un vector cero $\langle 0,\, 0 \rangle$ es el caso trivial cuando $P_1 = P_2$.
    • 4.8.A.3 La dirección del vector es paralela al segmento de línea que va desde el origen hasta el punto con coordenadas $(a,\, b)$. La magnitud del vector es la raíz cuadrada de la suma de los cuadrados de sus componentes.
    • 4.8.A.4 Para un vector representado geométricamente en el plano, sus componentes pueden encontrarse utilizando trigonometría.

    Objetivo de aprendizaje 4.8.B: Determinar sumas y productos que involucran vectores.

    • 4.8.B.1 La multiplicación de una constante por un vector da como resultado un nuevo vector cuyas componentes se obtienen multiplicando la constante por cada uno de los componentes del vector original. El nuevo vector es paralelo al vector original.
    • 4.8.B.2 La suma de dos vectores en $\mathbb{R}^2$ es un nuevo vector cuyas componentes se obtienen sumando los componentes correspondientes de los vectores originales. El nuevo vector puede representarse gráficamente como un vector cuya cola corresponde a la cola del primer vector y cuya cabeza corresponde a la cabeza del segundo vector cuando la cola del segundo vector se ubica en la cabeza del primer vector.
    • 4.8.B.3 El producto punto de dos vectores es la suma de los productos de sus componentes correspondientes. Es decir, $\langle a_1,\, b_1 \rangle \cdot \langle a_2,\, b_2 \rangle = a_1 a_2 + b_1 b_2$.

    Objetivo de aprendizaje 4.8.C: Determinar un vector unitario para un vector dado.

    • 4.8.C.1 Un vector unitario es un vector de magnitud $1$. Un vector unitario en la misma dirección que un vector no nulo dado se puede encontrar multiplicando escalarmente el vector por el recíproco de su magnitud.
    • 4.8.C.2 El vector $\langle a,\, b \rangle$ puede expresarse como $a\vec{i} + b\vec{j}$ en $\mathbb{R}^2$, donde $\vec{i}$ y $\vec{j}$ son vectores unitarios en las direcciones $x$ e $y$, respectivamente. Es decir, $\vec{i} = \langle 1,\, 0 \rangle$ y $\vec{j} = \langle 0,\, 1 \rangle$.

    Objetivo de aprendizaje 4.8.D: Determinar medidas angulares entre vectores y magnitudes de vectores involucrados en la suma de vectores.

    • 4.8.D.1 El producto punto es geométricamente equivalente al producto de las magnitudes de los dos vectores y el coseno del ángulo entre ellos. Por lo tanto, si el producto punto de dos vectores no nulos es cero, entonces los vectores son perpendiculares.
    • 4.8.D.2 La Ley de Senos y la Ley de Cosenos pueden utilizarse para determinar longitudes de lados y medidas angulares de triángulos formados por la suma de vectores.

    Fuente: College Board AP Course and Exam Description

    Descomposición de un vector en componentes

    Un vector tiene tanto magnitud (longitud) como dirección. Escríbalo mediante sus componentes $\langle a,b\rangle$. Sume vectores componente a componente; multiplíquelo por un escalar multiplicando cada componente; la magnitud es $\sqrt{a^2+b^2}$. Los vectores modelan desplazamientos, velocidades y fuerzas.

    Suma de vectores por la ley del triángulo
    Suma de vectores por la ley del triángulo
    Explorar

    Sumar dos vectores punta a cola

    Un vector tiene magnitud y dirección. Sumar dos vectores los coloca punta a cola; la resultante va desde la primera cola hasta la última punta. Arrastre cada uno para ver la suma.

    4.9

    Funciones Vectoriales

    Syllabus

    Objetivo de aprendizaje 4.9.A: Representar el movimiento plano en términos de funciones con valores vectoriales.

    • 4.9.A.1 La posición de una partícula que se mueve en un plano, dada por la función paramétrica $f(t) = (x(t),\, y(t))$, puede expresarse como una función con valores vectoriales, $p(t) = x(t)\vec{i} + y(t)\vec{j}$ o $p(t) = \langle x(t),\, y(t) \rangle$. La magnitud del vector de posición en el tiempo $t$ proporciona la distancia de la partícula al origen.
    • 4.9.A.2 La función con valores vectoriales $v(t) = \langle x(t),\, y(t) \rangle$ puede utilizarse para expresar la velocidad de una partícula que se mueve en un plano en diferentes tiempos, $t$. En el tiempo $t$, el signo de $x(t)$ indica si la partícula se mueve hacia la derecha o hacia la izquierda, y el signo de $y(t)$ indica si se mueve hacia arriba o hacia abajo. La magnitud del vector de velocidad en el tiempo $t$ proporciona la rapidez de la partícula.

    Fuente: College Board AP Course and Exam Description

    Una función vectorial devuelve un vector para cada entrada, p. ej. $\vec{r}(t)=\langle x(t),y(t)\rangle$ – la misma información que una función paramétrica, presentada como un vector de posición en movimiento.

    Una recta vectorial: comienza en a, luego desliza por t veces la dirección b
    Una recta vectorial: comienza en a, luego desliza por t veces la dirección b
    4.10

    Matrices

    Syllabus

    Objetivo de aprendizaje 4.10.A: Determinar el producto de dos matrices.

    • 4.10.A.1 Una matriz $n \times m$ es una disposición rectangular que consiste en $n$ filas y $m$ columnas.
    • 4.10.A.2 Dos matrices pueden multiplicarse si el número de columnas de la primera matriz es igual al número de filas de la segunda matriz. El producto de las matrices es una nueva matriz en la cual el componente en la fila $i$ y columna $j$ es el producto punto de la fila $i$ de la primera matriz y la columna $j$ de la segunda matriz.

    Fuente: College Board AP Course and Exam Description

    Una matriz es un arreglo rectangular de números. Sume matrices del mismo tamaño entrada por entrada; multiplique una matriz por otra compatible combinando filas con columnas. Las matrices almacenan y transforman datos de manera compacta.

    4.11

    Inversa y Determinante de una Matriz

    Syllabus

    Objetivo de Aprendizaje 4.11.A: Determinar la inversa de una matriz $2 \times 2$.

    • 4.11.A.1 La matriz identidad, $I$, es una matriz cuadrada que consiste en $1$s en la diagonal desde la esquina superior izquierda hacia la inferior derecha y $0$s en todas las demás posiciones.
    • 4.11.A.2 Multiplicar una matriz cuadrada por su matriz identidad correspondiente da como resultado la matriz cuadrada original.
    • 4.11.A.3 El producto de una matriz cuadrada y su inversa, cuando existe, es la matriz identidad del mismo tamaño.
    • 4.11.A.4 La inversa de una matriz $2 \times 2$, cuando existe, se puede calcular con o sin tecnología.

    Objetivo de Aprendizaje 4.11.B: Aplicar el valor del determinante a la invertibilidad y a los vectores.

    • 4.11.B.1 El determinante de la matriz $A = \begin{bmatrix} a & b \\ c & d \end{bmatrix}$ es $ad - bc$. El determinante se puede calcular con o sin tecnología y se denota como $\det(A)$.
    • 4.11.B.2 Si una matriz $2 \times 2$ está formada por dos vectores columna o fila de $\mathbb{R}^2$, entonces el valor absoluto no nulo del determinante de la matriz es el área del paralelogramo engendrado por los vectores representados en las columnas o filas de la matriz. Si el determinante es igual a $0$, entonces los vectores son paralelos.
    • 4.11.B.3 La matriz cuadrada $A$ tiene inversa si y solo si $\det(A) \neq 0$.

    Fuente: College Board AP Course and Exam Description

    El determinante de una matriz $2\times 2$ $\begin{bmatrix} a & b \\ c & d\end{bmatrix}$ es $ad-bc$. Una matriz tiene inversa exactamente cuando su determinante es distinto de cero; la inversa deshace la transformación de la matriz y resuelve ecuaciones matriciales (como el recíproco para los números).

    Ejemplo resuelto. Para $A=\begin{bmatrix}3 & 1\\ 2 & 4\end{bmatrix}$, el determinante es $ad-bc=(3)(4)-(1)(2)=10$. Como es distinto de cero, $A$ es invertible, y $A^{-1}=\dfrac{1}{10}\begin{bmatrix}4 & -1\\ -2 & 3\end{bmatrix}$ (intercambie la diagonal principal, cambie el signo de la antidiagonal, divida por el determinante).

    Vocabulario Entrenar
    Inglés Chino Pinyin
    matrix/ˈmeɪtrɪks/ 矩阵 jǔ zhèn
    determinant/dɪˈtɜːmɪnənt/ 行列式 háng liè shì
    inverse/ɪnˈvɜːs/ 逆矩阵 nì jǔ zhèn
    linear transformation/ˈlɪnɪə trænsfɔːˈmeɪʃn/ 线性变换 xiàn xìng biàn huàn
    4.12

    Transformaciones Lineales y Matrices

    Syllabus

    Objetivo de Aprendizaje 4.12.A: Determinar los vectores de salida de una transformación lineal utilizando una matriz $2 \times 2$.

    • 4.12.A.1 Una transformación lineal es una función que mapea un vector de entrada a un vector de salida tal que cada componente del vector de salida es la suma de múltiplos constantes de las componentes del vector de entrada.
    • 4.12.A.2 Una transformación lineal mapeará el vector cero al vector cero.
    • 4.12.A.3 Un solo vector en $\mathbb{R}^2$ puede expresarse como una matriz $2 \times 1$. Un conjunto de $n$ vectores en $\mathbb{R}^2$ puede expresarse como una matriz $2 \times n$.
    • 4.12.A.4 Para una transformación lineal, $L$, de $\mathbb{R}^2$ a $\mathbb{R}^2$, existe una única matriz $2 \times 2$, $A$, tal que $L(\vec{v}) = A\vec{v}$ para vectores en $\mathbb{R}^2$. Inversamente, para una matriz dada $2 \times 2$, $A$, la función $L(\vec{v}) = A\vec{v}$ es una transformación lineal de $\mathbb{R}^2$ a $\mathbb{R}^2$.
    • 4.12.A.5 La multiplicación de una matriz de transformación $2 \times 2$, $A$, y una matriz $2 \times n$ de $n$ vectores de entrada da como resultado una matriz $2 \times n$ con los $n$ vectores de salida para la transformación lineal $L(\vec{v}) = A\vec{v}$.

    Fuente: College Board AP Course and Exam Description

    Una matriz transforma el plano

    Una matriz $2\times 2$ actúa como una transformación lineal del plano – rotando, reflejando, estirando o sesgando puntos – al multiplicar cada vector de posición. El determinante mide cómo la transformación escala el área (y su signo indica si la orientación se invierte).

    Ejemplo resuelto. La matriz $\begin{bmatrix}2 & 0\\ 0 & 3\end{bmatrix}$ estira el plano $2$ unidades horizontalmente y $3$ verticalmente, enviando el vector $\begin{bmatrix}1\\1\end{bmatrix}$ a $\begin{bmatrix}2\\3\end{bmatrix}$. Su determinante $2\times3=6$ significa que cada área se multiplica por $6$, por lo que el cuadrado unitario se convierte en un rectángulo de $2\times3$.

    Una matriz 2x2 mapea el cuadrado unitario a un paralelogramo; el determinante es el factor de escala del área
    Una matriz 2x2 mapea el cuadrado unitario a un paralelogramo; el determinante es el factor de escala del área
    Explorar

    Transformar el plano con una matriz

    Una matriz $2\times2$ mapea cada punto a uno nuevo, por lo que estira, rota o cizalla toda la cuadrícula. Cambie las entradas y observe cómo se transforma el cuadrado unitario.

    4.13

    Matrices como Funciones

    Syllabus

    Objetivo de Aprendizaje 4.13.A: Determinar la asociación entre una transformación lineal y una matriz.

    • 4.13.A.1 La transformación lineal que mapea $\langle x,\, y \rangle$ a $\langle a_{11} x + a_{12} y,\, a_{21} x + a_{22} y \rangle$ está asociada con la matriz $\begin{bmatrix} a_{11} & a_{12} \\ a_{21} & a_{22} \end{bmatrix}$.
    • 4.13.A.2 El mapeo de los vectores unitarios en una transformación lineal proporciona información valiosa para determinar la matriz asociada.
    • 4.13.A.3 La matriz $\begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix}$ está asociada con una transformación lineal de vectores que rota cada vector un ángulo $\theta$ en sentido antihorario alrededor del origen.
    • 4.13.A.4 El valor absoluto del determinante de una matriz de transformación $2 \times 2$ proporciona la magnitud de la dilatación de regiones en $\mathbb{R}^2$ bajo la transformación.

    Objetivo de Aprendizaje 4.13.B: Determinar la composición de dos transformaciones lineales.

    • 4.13.B.1 La composición de dos transformaciones lineales es una transformación lineal.
    • 4.13.B.2 La matriz asociada a la composición de dos transformaciones lineales es el producto de las matrices asociadas a cada transformación lineal.

    Objetivo de Aprendizaje 4.13.C: Determinar la inversa de una transformación lineal.

    • 4.13.C.1 Dos transformaciones lineales son inversas si su composición mapea cualquier vector a sí mismo.
    • 4.13.C.2 Si una transformación lineal $L$ está dada por $L(\vec{v}) = A\vec{v}$, entonces su transformación inversa está dada por $L^{-1}(\vec{v}) = A^{-1}\vec{v}$, donde $A^{-1}$ es la inversa de la matriz $A$.

    Fuente: College Board AP Course and Exam Description

    Dado que una matriz mapea vectores de entrada a vectores de salida, es una función sobre el plano. Composicionar transformaciones corresponde a multiplicar sus matrices, y la matriz inversa invierte el mapeo.

    4.14

    Matrices que Modelan Contextos

    Syllabus

    Objetivo de Aprendizaje 4.14.A: Construir un modelo de un escenario que involucre transiciones entre dos estados utilizando matrices.

    • 4.14.A.1 Un escenario contextual puede indicar la tasa de transición entre estados como cambios porcentuales. Se puede construir una matriz basada en estas tasas para modelar cómo cambian los estados a lo largo de intervalos discretos.

    Objetivo de Aprendizaje 4.14.B: Aplicar modelos matriciales para predecir estados futuros y pasados para $n$ pasos de transición.

    • 4.14.B.1 El producto de una matriz que modela las transiciones entre estados y un vector de estado correspondiente puede predecir estados futuros.
    • 4.14.B.2 La multiplicación repetida de una matriz que modela las transiciones entre estados y los vectores de estado resultantes correspondientes puede predecir el estado estacionario, una distribución entre estados que no cambia de un paso al siguiente.
    • 4.14.B.3 El producto de la inversa de una matriz que modela las transiciones entre estados y un vector de estado correspondiente puede predecir estados pasados.

    Fuente: College Board AP Course and Exam Description

    Las matrices modelan sistemas que avanzan por etapas – por ejemplo, poblaciones que se desplazan entre estados cada año. La multiplicación repetida por una matriz de transición avanza el modelo paso a paso, por lo que las potencias de la matriz predicen el comportamiento a largo plazo.

    4.14

    Consejos para el examen

    • Una función paramétrica proporciona $x(t)$ e $y(t)$ por separado: rastree la dirección del movimiento a medida que $t$ aumenta.
    • Un vector tiene magnitud y dirección; súmelo componente a componente y encuentre la magnitud con $\sqrt{a^2+b^2}$.
    • El determinante de una matriz $2\times2$ es $ad-bc$ (preste atención al signo negativo); escala el área bajo la transformación.
    • Una matriz $2\times2$ transforma el plano (rotación, reflexión, estiramiento); existe una inversa solo cuando el determinante es distinto de cero.
    • Tenga en cuenta que esta unidad no se evalúa en el Examen de Precálculo AP (solo Unidades 1–3), pero fundamenta cursos posteriores.

Iniciar sesión o crear cuenta

IGCSE, A-Level & AP