Saltar al contenido

Fuerza y dinámica traslacional

AP Física C: Mecánica · Tema 2

Entrenar
Lección de video para este tema Abrir la página de video
9:06

Fuerza y Dinámica Traslacional

Un carrito da vueltas en un bucle vertical. En la parte superior está completamente boca abajo, sin nada sosteniéndolo. ¿Por qué no se cae? La respuesta no es alguna…

Narración en inglés · Subtítulos en inglés + 中文 quemados en pantalla

2.1

Sistemas y centro de masa

Syllabus

Objetivo de aprendizaje 2.1.A: Describir las propiedades e interacciones de un sistema.

  • 2.1.A.1 Las propiedades del sistema se determinan por las interacciones entre los objetos dentro del sistema.
  • 2.1.A.2 Si las propiedades o interacciones de los objetos constituyentes dentro de un sistema no son importantes para modelar el comportamiento macroscópico del mismo, el sistema puede tratarse como un único objeto.
  • 2.1.A.3 Los sistemas pueden permitir interacciones entre sus partes constituyentes y el entorno, lo que puede resultar en la transferencia de energía o masa.
  • 2.1.A.4 Los objetos individuales dentro de un sistema elegido pueden comportarse de manera diferente entre sí, así como también respecto al sistema en su conjunto.
  • 2.1.A.5 La estructura interna de un sistema afecta el análisis de dicho sistema.
  • 2.1.A.6 Al cambiar variables externas a un sistema, la subestructura del mismo puede modificarse.

Objetivo de aprendizaje 2.1.B: Describir la ubicación del centro de masa de un sistema con respecto a sus partes constituyentes.

  • 2.1.B.1 Para objetos o sistemas con distribuciones de masa simétricas, el centro de masa se encuentra sobre líneas de simetría.
  • 2.1.B.2 La ubicación del centro de masa de un sistema a lo largo de un eje dado se puede calcular mediante la ecuación:
    • Ecuación: $\vec{x}_{\text{cm}} = \dfrac{\sum m_i \vec{x}_i}{\sum m_i}$
  • 2.1.B.3 Para un sólido no uniforme que puede considerarse como una colección de masas diferenciales $dm$, el centro de masa del sólido se puede calcular mediante la ecuación:
    • Ecuación: $\vec{r}_{\text{cm}} = \dfrac{\int \vec{r}\, dm}{\int dm}$
    • 2.1.B.3.i La densidad lineal de masa de una barra u otro cuerpo rígido lineal es la derivada de la masa de la barra con respecto a la posición del elemento de masa diferencial sobre el cuerpo rígido.
      • Ecuación: $\lambda = \dfrac{d}{d\ell} m(\ell)$
    • 2.1.B.3.ii Si se proporciona una función de densidad de masa para un sólido, la masa total se puede determinar integrando la densidad de masa a lo largo de la longitud (una dimensión), área (dos dimensiones) o volumen (tres dimensiones) del sólido. Por ejemplo:
      • Ecuación: $M_{\text{total}} = \int \rho(r)\, dV$
  • 2.1.B.4 Un sistema puede modelarse como un objeto singular ubicado en el centro de masa del sistema.
Fuente: College Board AP Course and Exam Description

Un sistema 系统是分析的对象或物体组,被视为位于其 centro de masa 质心的一个 punto. Para un conjunto de masas, $x_{\text{cm}}=\dfrac{\sum m_i x_i}{\sum m_i}$; para un cuerpo continuo, $x_{\text{cm}}=\dfrac{1}{M}\int x\,dm$. Solo las fuerzas externas 外部移动 el centro de masa.

2.2

Fuerzas y diagramas de cuerpo libre

Syllabus

Objetivo de aprendizaje 2.2.A: Describir una fuerza como una interacción entre dos objetos o sistemas

  • 2.2.A.1 Las fuerzas son cantidades vectoriales que describen las interacciones entre objetos o sistemas.
    • 2.2.A.1.i Una fuerza ejercida sobre un objeto o sistema se debe siempre a la interacción de ese objeto o sistema con otro objeto o sistema.
    • 2.2.A.1.ii Un objeto o sistema no puede ejercer una fuerza neta sobre sí mismo.
  • 2.2.A.2 Las fuerzas de contacto describen la interacción de un objeto o sistema que toca otro objeto o sistema, y son efectos macroscópicos de las fuerzas eléctricas interatómicas.

Objetivo de aprendizaje 2.2.B: Describir las fuerzas ejercidas sobre un objeto o sistema mediante un diagrama de cuerpo libre.

  • 2.2.B.1 Los diagramas de cuerpo libre son herramientas útiles para visualizar las fuerzas que actúan sobre un solo objeto o sistema y para determinar las ecuaciones que representan una situación física.
  • 2.2.B.2 El diagrama de cuerpo libre de un objeto o sistema muestra cada una de las fuerzas que el entorno ejerce sobre el objeto o sistema.
  • 2.2.B.3 Las fuerzas ejercidas sobre un objeto o sistema se representan como vectores que parten de la representación del centro de masa, como un punto. Un sistema se trata como si toda su masa estuviera ubicada en su centro de masa.
  • 2.2.B.4 Un sistema de coordenadas con un eje paralelo a la dirección de aceleración del objeto o sistema simplifica la transición del diagrama de cuerpo libre a la representación algebraica. Por ejemplo, en un diagrama de cuerpo libre de un objeto sobre un plano inclinado, es útil establecer un eje paralelo a la superficie del plano.

Declaración de límites: AP Physics C: Mechanics y AP Physics C: Electricity and Magnetism solo esperan que los estudiantes representen las fuerzas ejercidas sobre los objetos, no las componentes de fuerza en los diagramas de cuerpo libre. En los exámenes de AP Physics, las fuerzas individuales representadas en un diagrama de cuerpo libre deben dibujarse como flechas rectas individuales, originándose en el punto y apuntando en la dirección de la fuerza. Las fuerzas individuales que están en la misma dirección deben dibujarse una al lado de la otra, sin superponerse.

Fuente: College Board AP Course and Exam Description

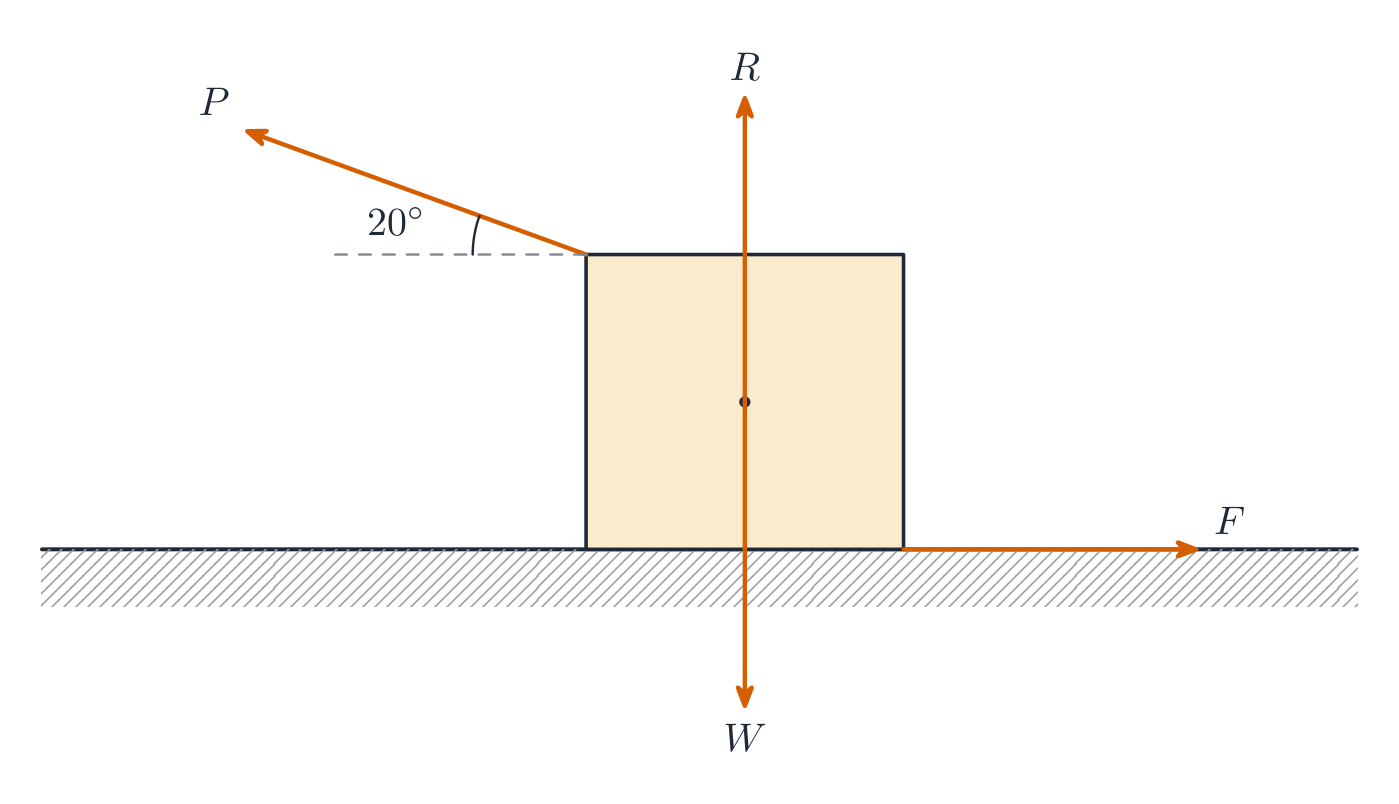
Una fuerza 力 es un empuje o jalón (un vector, en newtons). Un diagrama de cuerpo libre 受力图 dibuja un solo objeto con una flecha para cada fuerza que actúa sobre él – peso, normal, tensión, fricción, aplicada, resistencia. Dibújalo primero; esto establece todas las ecuaciones de dinámica.

Un diagrama de cuerpo libre muestra cada fuerza que actúa sobre un solo objeto
Un diagrama de cuerpo libre muestra todas las fuerzas actuando sobre un solo objeto
Explorar

Equilibrar las fuerzas en un diagrama de cuerpo libre

Un diagrama de cuerpo libre muestra cada fuerza sobre un objeto como una flecha. El objeto acelera solo si las fuerzas no se cancelan; la fuerza neta establece $a=F/m$.

Vocabulario Entrenar
Inglés Chino Pinyin
free-body diagram/friː ˈbɒdi ˈdaɪəɡræm/ 受力图 shòu lì tú
Newton's third law/ˈnjuːtnz θɜːd lɔː/ 牛顿第三定律 niú dùn dì sān dìng lǜ
inertia/ɪˈnɜːʃə/ 惯性 guàn xìng
net force/net fɔːs/ 合力 hé lì
translational equilibrium/trænˈsleɪʃənl ˌiːkwɪˈlɪbrɪəm/ 平动平衡 píng dòng píng héng
differential equation/ˌdɪfəˈrenʃl ɪˈkweɪʒn/ 微分方程 wēi fēn fāng chéng
incline/ɪnˈklaɪn/ 斜面 xié miàn
tension/ˈtenʃn/ 张力 zhāng lì
Newton's law of gravitation/ˈnjuːtnz lɔː ɒv ˌɡrævɪˈteɪʃn/ 万有引力定律 wàn yǒu yǐn lì dìng lǜ
Friction/ˈfrɪkʃn/ 摩擦力 mó cā lì
kinetic/kɪˈnetɪk/ 动摩擦 dòng mó cā
static/ˈstætɪk/ 静摩擦 jìng mó cā
normal force/ˈnɔːml fɔːs/ 法向力 fǎ xiàng lì
2.3

Tercera ley de Newton

Syllabus

Objetivo de aprendizaje 2.3.A: Describir la interacción entre dos objetos o sistemas mediante la tercera ley de Newton y una representación de las fuerzas aparejadas que cada objeto o sistema ejerce sobre el otro.

  • 2.3.A.1 La tercera ley de Newton describe la interacción entre dos objetos o sistemas en términos de las fuerzas aparejadas que cada uno ejerce sobre el otro.
    • Ecuación: $\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
  • 2.3.A.2 Las interacciones entre objetos dentro de un sistema (fuerzas internas) no influyen en el movimiento del centro de masa de un sistema.
  • 2.3.A.3 La tensión es el resultado neto macroscópico de las fuerzas que los segmentos infinitesimales de una cuerda, cable, cadena o sistema similar ejercen entre sí en respuesta a una fuerza externa.
    • 2.3.A.3.i Una cuerda ideal tiene masa despreciable y no se estira cuando está sometida a tensión.
    • 2.3.A.3.ii La tensión en una cuerda ideal es la misma en todos los puntos de la cuerda.
    • 2.3.A.3.iii En una cuerda con masa no despreciable, la tensión puede no ser la misma en todos los puntos de la cuerda.
    • 2.3.A.3.iv Una polea ideal es una polea que tiene masa despreciable y gira alrededor de un eje que pasa por su centro de masa con fricción despreciable.

Fuente: College Board AP Course and Exam Description

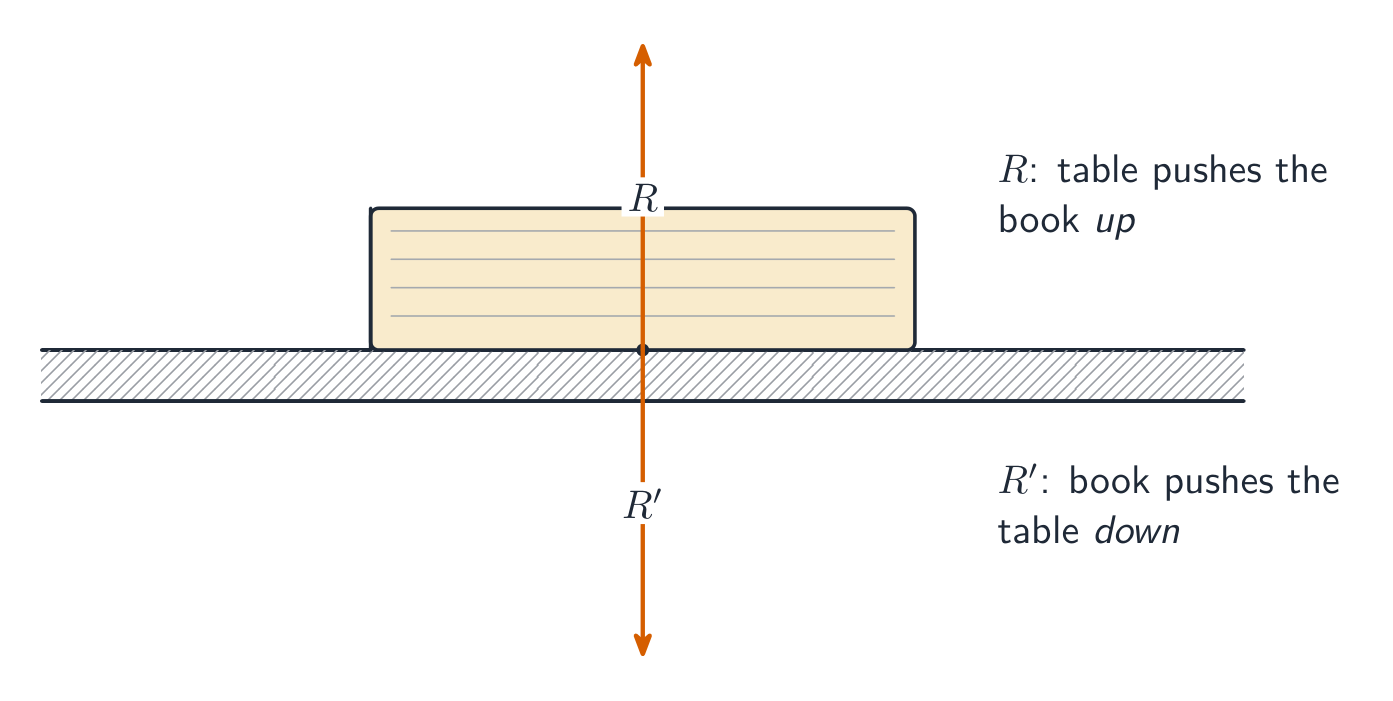
Tercera ley de Newton 牛顿第三定律: A empuja a B, y B empuja de vuelta con igual magnitud y dirección opuesta. El par actúa sobre objetos diferentes, por lo que nunca se cancela dentro de un solo diagrama de cuerpo libre.

Un par de la tercera ley de Newton: fuerzas iguales y opuestas sobre dos objetos diferentes
2.4

Primera ley de Newton

Syllabus

Objetivo de aprendizaje 2.4.A: Describir las condiciones bajo las cuales la velocidad de un sistema permanece constante.

  • 2.4.A.1 La fuerza neta sobre un sistema es la suma vectorial de todas las fuerzas que actúan sobre el sistema.
  • 2.4.A.2 El equilibrio traslacional es la configuración de fuerzas tal que la fuerza neta ejercida sobre un sistema es cero.
    • Ecuación derivada: $\sum \vec{F}_i = 0$
  • 2.4.A.3 La primera ley de Newton establece que si la fuerza neta ejercida sobre un sistema es cero, la velocidad de dicho sistema permanecerá constante.
  • 2.4.A.4 Las fuerzas pueden estar equilibradas en una dimensión pero desequilibradas en otra. La velocidad del sistema cambiará únicamente en la dirección de la fuerza no equilibrada.
  • 2.4.A.5 Un marco de referencia inercial es aquel desde el cual un observador podría verificar la primera ley del movimiento de Newton.

Fuente: College Board AP Course and Exam Description

Primera ley de Newton (inercia 惯性): con una fuerza neta 合力 cero, la velocidad permanece constante – el objeto está en equilibrio traslacional 平动平衡.

2.5

Segunda ley de Newton

Syllabus

Objetivo de aprendizaje 2.5.A: Describir las condiciones bajo las cuales cambia la velocidad de un sistema.

  • 2.5.A.1 Las fuerzas no equilibradas son una configuración de fuerzas tal que la fuerza neta ejercida sobre un sistema no es igual a cero.
  • 2.5.A.2 La segunda ley del movimiento de Newton establece que la aceleración del centro de masa de un sistema tiene una magnitud proporcional a la magnitud de la fuerza neta ejercida sobre el sistema y se encuentra en la misma dirección que dicha fuerza neta.
    • Ecuación: $\vec{a}_{\text{sys}} = \dfrac{\sum \vec{F}}{m_{\text{sys}}} = \dfrac{\vec{F}_{\text{net}}}{m_{\text{sys}}}$
  • 2.5.A.3 La velocidad del centro de masa de un sistema solo cambiará si se ejerce sobre ese sistema una fuerza externa neta distinta de cero.

Fuente: College Board AP Course and Exam Description

La forma general utiliza el momento lineal:

$$\sum\vec{F}=\frac{d\vec{p}}{dt}=m\vec{a}\ \ (\text{for constant mass}).$$
Aplica esta ley un eje a la vez. Cuando las fuerzas dependen de la velocidad o posición, esto se convierte en una ecuación diferencial 微分方程 para resolver.

Ejemplo resuelto. Un bloque de $2.0\ \text{kg}$ desliza hacia abajo por un plano inclinado 斜面 sin fricción a $30^{\circ}$. Solo la componente del gravedad paralela al plano lo impulsa, así que $a=g\sin30^{\circ}=9.8(0.5)=4.9\ \text{m/s}^2$, independiente de la masa.

Ejemplo resuelto (dos cuerpos). Un carrito de $6.0\ \text{kg}$ sobre una mesa sin fricción es jalado por una cuerda a través de una polea ligera hacia una masa colgante de $2.0\ \text{kg}$. Trata el par como un solo sistema: solo el peso colgante lo impulsa, así que $a=\dfrac{2.0(9.8)}{8.0}=2.45\ \text{m/s}^2$. Luego aísla el carrito solo para encontrar la tensión 张力 de la cuerda: $T=6.0(2.45)\approx15\ \text{N}$. Sistema primero para $a$, cuerpo único para fuerzas internas – ese patrón de dos pasos es el estándar.

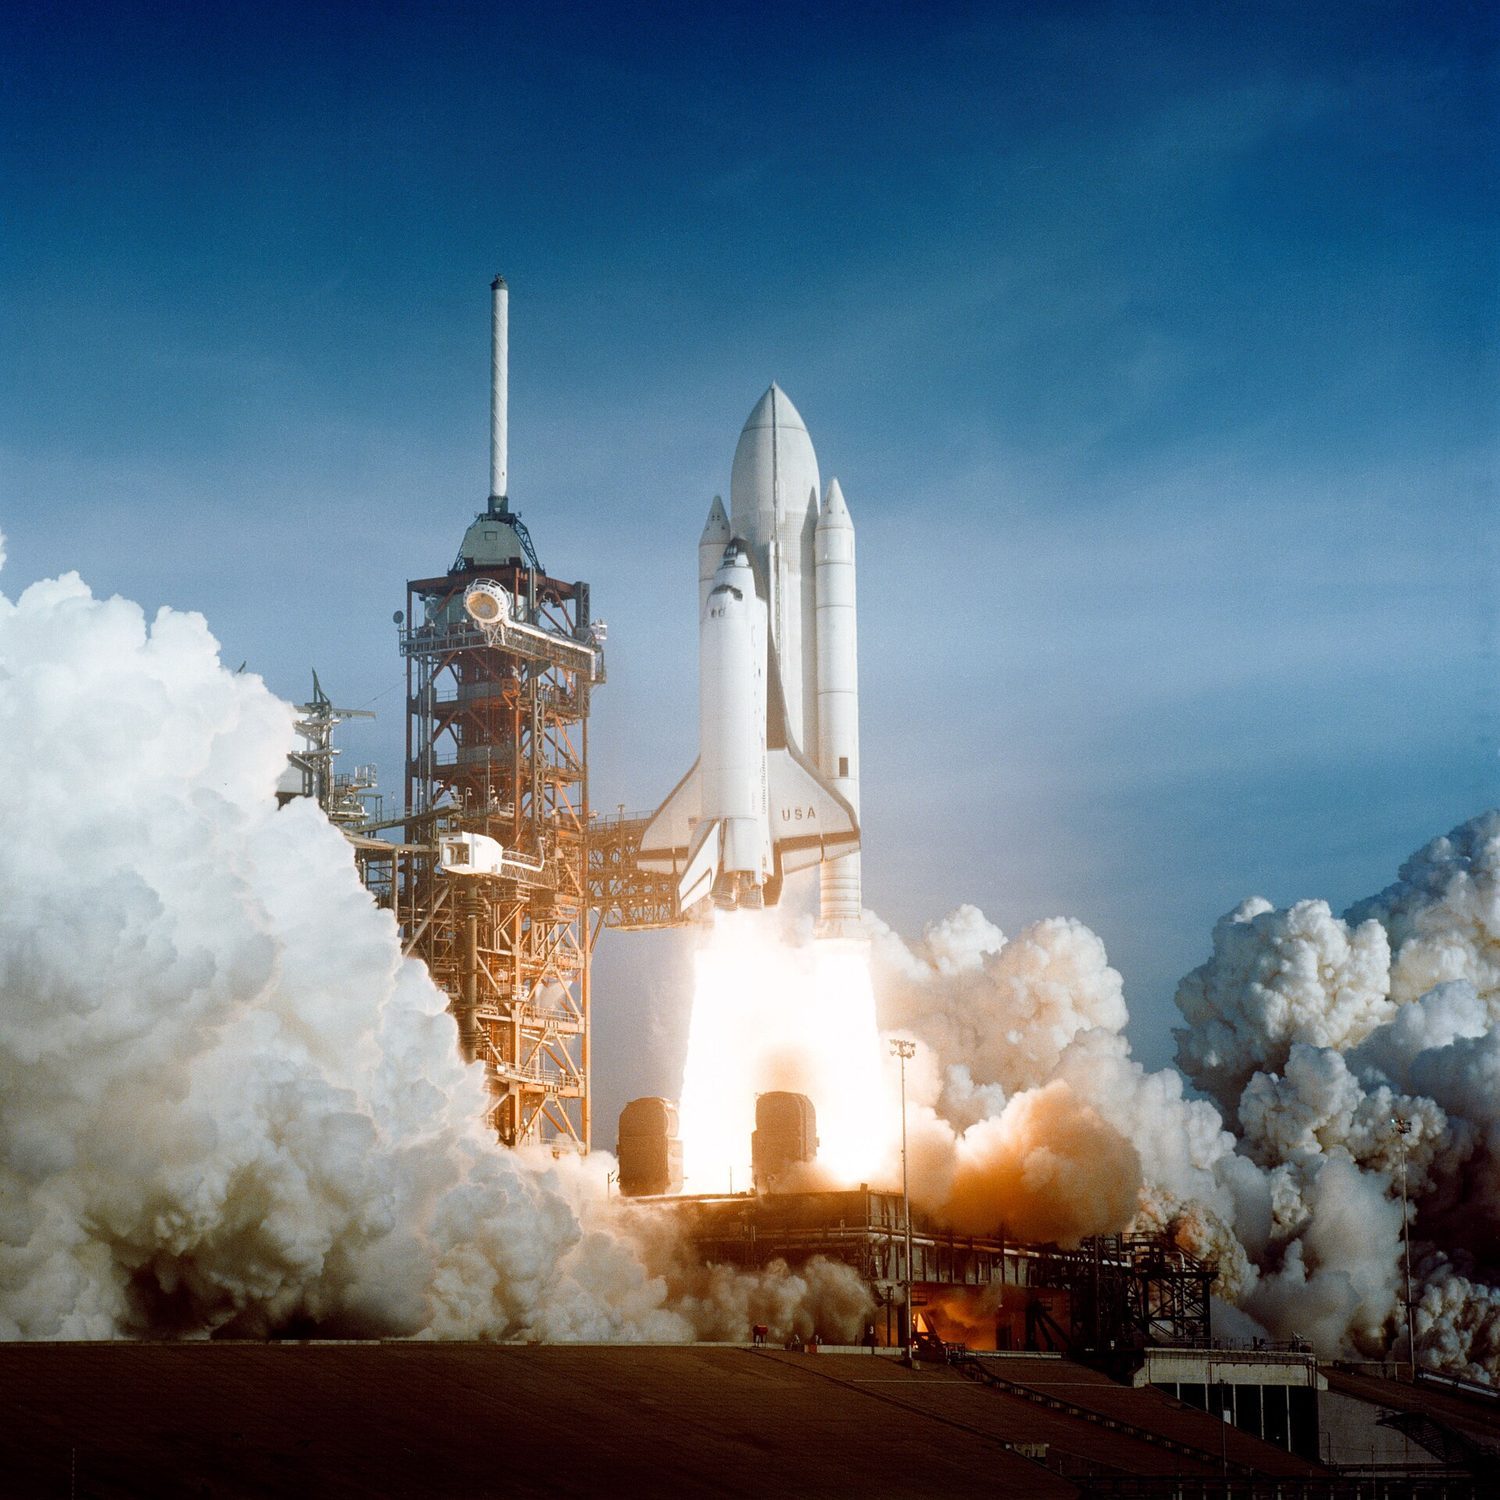
Un lanzamiento de cohete: la fuerza neta cambia el momento — F_neta = ma para la dinámica traslacional
Un lanzamiento de cohete: la fuerza neta cambia el momento — F_net = ma para la dinámica traslacional
Vocabulario Entrenar
Inglés Chino Pinyin
system/ˈsɪstəm/ 系统 xì tǒng
center of mass/ˈsentə ɒv mæs/ 质心 zhì xīn
force/fɔːs/ 力 lì
2.6

Fuerza gravitacional

Syllabus

Objetivo de aprendizaje 2.6.A: Describir la interacción gravitatoria entre dos objetos o sistemas con masa.

  • 2.6.A.1 La ley de gravitación universal de Newton describe la fuerza gravitatoria entre dos objetos o sistemas como directamente proporcional a cada una de sus masas e inversamente proporcional al cuadrado de la distancia entre los centros de masa de los sistemas.
    • Ecuación: $\left| \vec{F}_g \right| = G \dfrac{m_1 m_2}{r^2}$
    • 2.6.A.1.i La fuerza gravitatoria es atractiva.
    • 2.6.A.1.ii La fuerza gravitatoria siempre se ejerce a lo largo de la línea que conecta el centro de masa de los dos sistemas interactuantes.
    • 2.6.A.1.iii La fuerza gravitatoria sobre un sistema puede considerarse ejercida sobre el centro de masa del sistema.
  • 2.6.A.2 Un campo modela los efectos de una fuerza no contactante ejercida sobre un objeto en varias posiciones en el espacio.
    • 2.6.A.2.i La magnitud del campo gravitatorio creado por un sistema de masa $M$ en un punto del espacio es igual a la razón entre la fuerza gravitatoria ejercida por el sistema sobre un objeto de prueba de masa $m$ y la masa del objeto de prueba.
      • Ecuación derivada: $\left| \vec{g} \right| = \dfrac{\left| \vec{F}_g \right|}{m} = G \dfrac{M}{r^2}$
    • 2.6.A.2.ii Si la fuerza gravitatoria es la única fuerza ejercida sobre un objeto, la aceleración observada del objeto (en $\text{m/s}^2$) es numéricamente igual a la magnitud de la intensidad del campo gravitatorio (en $\text{N/kg}$) en esa ubicación.
  • 2.6.A.3 La fuerza gravitatoria ejercida por un cuerpo astronómico sobre un objeto cercano relativamente pequeño se denomina peso.
    • Ecuación derivada: $\text{Weight} = F_g = mg$

Objetivo de aprendizaje 2.6.B: Describir situaciones en las que la fuerza gravitatoria puede considerarse constante.

  • 2.6.B.1 Si la fuerza gravitatoria entre los centros de masa de dos sistemas tiene un cambio despreciable a medida que cambia la posición relativa de los dos sistemas, la fuerza gravitatoria puede considerarse constante en todos los puntos entre las posiciones inicial y final de los sistemas.
  • 2.6.B.2 Cerca de la superficie de la Tierra, la intensidad del campo gravitatorio es
    • Ecuación: $g \approx 10\ \text{N/kg}$

Objetivo de aprendizaje 2.6.C: Describir las condiciones bajo las cuales la magnitud del peso aparente de un sistema es diferente de la magnitud de la fuerza gravitatoria ejercida sobre ese sistema.

  • 2.6.C.1 La magnitud del peso aparente de un sistema es la magnitud de la fuerza normal ejercida sobre el sistema.
  • 2.6.C.2 Si el sistema está acelerando, el peso aparente del sistema no es igual a la magnitud de la fuerza gravitatoria ejercida sobre el sistema.
  • 2.6.C.3 Un sistema aparece sin peso cuando no hay fuerzas ejercidas sobre el sistema o cuando la fuerza de gravedad es la única fuerza ejercida sobre el sistema.
  • 2.6.C.4 El principio de equivalencia establece que un observador en un marco de referencia no inercial no puede distinguir entre el peso aparente de un objeto y la fuerza gravitatoria ejercida sobre el objeto por un campo gravitatorio.

Objetivo de aprendizaje 2.6.D: Describir la masa inercial y la masa gravitatoria.

  • 2.6.D.1 Los objetos tienen masa inercial, o inercia, una propiedad que determina cuánto resiste el movimiento de un objeto los cambios al interactuar con otro objeto.
  • 2.6.D.2 La masa gravitatoria está relacionada con la fuerza de atracción entre dos sistemas con masa.
  • 2.6.D.3 Se ha verificado experimentalmente que la masa inercial y la masa gravitatoria son equivalentes.

Objetivo de aprendizaje 2.6.E: Describir la fuerza gravitatoria ejercida sobre un objeto por una distribución esférica uniforme de masa.

  • 2.6.E.1 La fuerza gravitatoria neta ejercida sobre un objeto por una distribución esférica uniforme de masa es la suma de las fuerzas individuales de las pequeñas masas diferenciales que componen la distribución.
  • 2.6.E.2 El teorema de la cáscara de Newton describe la fuerza gravitatoria neta ejercida sobre un objeto por una cáscara esférica uniforme de masa.
    • 2.6.E.2.i La fuerza gravitatoria neta ejercida sobre un objeto dentro de una cáscara esférica delgada es cero.
    • 2.6.E.2.ii La fuerza gravitatoria neta ejercida sobre un objeto fuera de una cáscara esférica delgada puede determinarse tratando la cáscara como un único objeto masivo ubicado en el centro de la cáscara.
    • 2.6.E.2.iii Un objeto dentro de una esfera de densidad uniforme experimenta una fuerza gravitatoria neta solo de una masa parcial de la esfera.
    • 2.6.E.2.iv La masa parcial de una esfera que contribuye a la fuerza gravitatoria neta ejercida sobre un objeto dentro de esa esfera es la porción de la masa de la esfera ubicada a una distancia menor o igual a la distancia del objeto desde el centro de la esfera y puede calcularse utilizando la densidad de la esfera.
      • Ecuación derivada: $m_{\text{partial}} = \rho \dfrac{4}{3} \pi \left( r_{\text{partial}} \right)^3$
  • 2.6.E.3 Se puede demostrar que la fuerza gravitatoria ejercida sobre un objeto dentro de una esfera uniforme es proporcional a la distancia del objeto desde el centro de la esfera.
    • Ecuación derivada: $F_{g,\text{partial}} = -k r_{\text{partial}}$

Declaración de límites: AP Physics C: Mechanics no espera que los estudiantes demuestren matemáticamente o deduzcan el teorema de la cáscara de Newton.

Fuente: College Board AP Course and Exam Description

Movimiento orbital (Ley 2ª de Kepler)

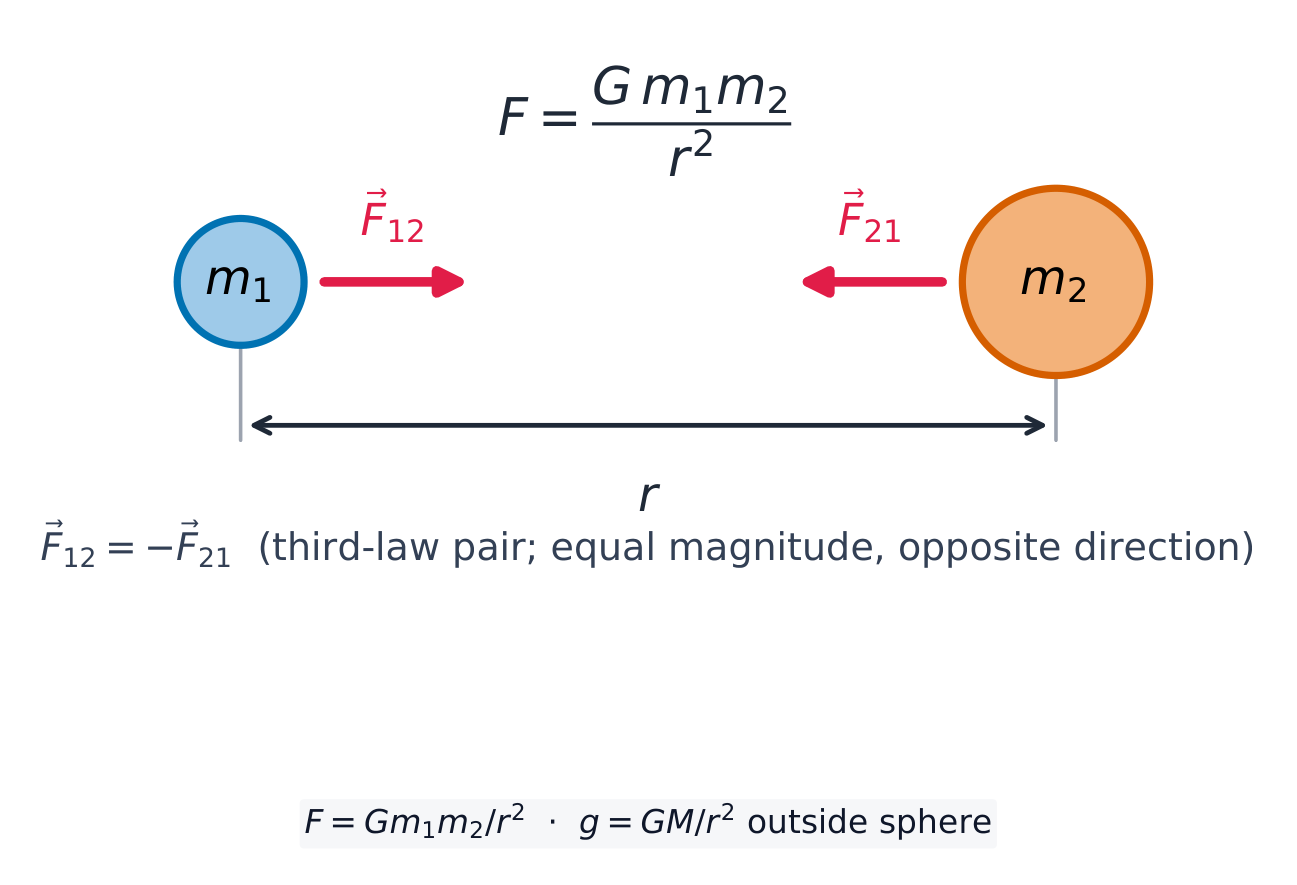
Cerca de una superficie, el peso es $F_g=mg$. En general, Ley de gravitación universal de Newton 万有引力定律:

$$F_g=\frac{Gm_1m_2}{r^2},$$
atractiva e inversa al cuadrado. El campo gravitacional es $g=\dfrac{GM}{r^2}$.

Dos masas se atraen mutuamente con fuerzas inversamente proporcionales al cuadrado de la distancia, iguales y opuestas, a lo largo de la línea que las une
Dos masas se atraen mutuamente con fuerzas iguales, opuestas y de inverso cuadrado a lo largo de la línea que las une
2.7

Fricción cinética y estática

Syllabus

Objetivo de aprendizaje 2.7.A: Describir la fricción cinética entre dos superficies.

  • 2.7.A.1 La fricción cinética ocurre cuando dos superficies en contacto se mueven relativamente una respecto a la otra.
    • 2.7.A.1.i La fuerza de fricción cinética se ejerce en dirección opuesta al movimiento de cada superficie relativa a la otra.
    • 2.7.A.1.ii La fuerza de fricción entre dos superficies no depende del tamaño del área de contacto.
  • 2.7.A.2 La magnitud de la fuerza de fricción cinética ejercida sobre un objeto es el producto de la fuerza normal que la superficie ejerce sobre el objeto y el coeficiente de fricción cinética.
    • Ecuación: $\left| \vec{F}_{f,k} \right| = \left| \mu_k \vec{F}_N \right|$
    • 2.7.A.2.i El coeficiente de fricción cinética depende de las propiedades del material de las superficies que están en contacto.
    • 2.7.A.2.ii La fuerza normal es la componente perpendicular de la fuerza que ejerce una superficie sobre un objeto con el que está en contacto; se dirige alejándose de la superficie.

Objetivo de aprendizaje 2.7.B: Describir la fricción estática entre dos superficies.

  • 2.7.B.1 La fricción estática puede ocurrir entre las superficies de contacto de dos objetos que no se mueven relativamente una respecto a la otra.
  • 2.7.B.2 La fricción estática adopta el valor y la dirección necesarios para evitar que un objeto resbale o deslice sobre una superficie.
    • Ecuación: $\left| \vec{F}_{f,s} \right| \leq \left| \mu_s \vec{F}_n \right|$
    • 2.7.B.2.i Resbalar y deslizar se refieren a situaciones en las que dos superficies se mueven relativamente una respecto a la otra.
    • 2.7.B.2.ii Existe un valor máximo para el cual la fricción estática evitará que un objeto resbale sobre una superficie dada.
      • Ecuación derivada: $F_{f,s,\text{max}} = \mu_s F_N$
  • 2.7.B.3 El coeficiente de fricción estática suele ser mayor que el coeficiente de fricción cinética para un par dado de superficies.

Fuente: College Board AP Course and Exam Description

La fricción 摩擦力 se opone al deslizamiento a lo largo de una superficie: cinética 动摩擦 $f_k=\mu_k N$ mientras se desliza, y estática 静摩擦 $f_s\le\mu_s N$ hasta un máximo antes de deslizarse. $N$ es la fuerza normal 法向力. Nota la desigualdad: la fricción estática es tan grande como necesita ser, y $\mu_s N$ es su techo, no su valor.

Ejemplo resuelto. El mismo bloque en el mismo plano inclinado de $30^{\circ}$, ahora con $\mu_k=0.20$. Perpendicular al plano: $N=mg\cos30^{\circ}$. A lo largo del plano: $ma=mg\sin30^{\circ}-\mu_k mg\cos30^{\circ}$, así que $a=g(\sin30^{\circ}-0.20\cos30^{\circ})=9.8(0.500-0.173)=3.2\ \text{m/s}^2$ – la masa se cancela nuevamente.

Explorar

Deslizar un bloque por una pendiente con fricción

La fricción se opone al movimiento hasta un máximo $\mu N$. Inclina la pendiente hasta que la atracción de la gravedad a lo largo de ella supere la fricción estática y el bloque comience a deslizarse.

2.8

Fuerzas de resortes

Syllabus

Objetivo de Aprendizaje 2.8.A: Describir la fuerza que ejerce un resorte ideal sobre un objeto.

  • 2.8.A.1 Un resorte ideal tiene masa despreciable y ejerce una fuerza proporcional al cambio en su longitud medida desde su longitud relajada. Un resorte no ideal tiene una masa no despreciable o ejerce una fuerza que no es proporcional al cambio en su longitud medida desde su longitud relajada.
  • 2.8.A.2 La magnitud de la fuerza ejercida por un resorte ideal sobre un objeto viene dada por la ley de Hooke:
    • Ecuación: $\vec{F}_s = -k \Delta \vec{x}$
  • 2.8.A.3 La fuerza ejercida sobre un objeto por un resorte siempre está dirigida hacia la posición de equilibrio del sistema objeto-resorte.

Objetivo de Aprendizaje 2.8.B: Describir la constante elástica equivalente de una combinación de resortes que ejercen fuerzas sobre un objeto.

  • 2.8.B.1 Un conjunto de resortes que ejercen fuerzas sobre un objeto puede comportarse como si fueran un solo resorte con una constante elástica equivalente $k_{\text{eq}}$.
    • 2.8.B.1.i El inverso de la constante elástica equivalente de un conjunto de resortes en serie es igual a la suma de los inversos de las constantes elásticas individuales.
      • Ecuación derivada: $\dfrac{1}{k_{\text{eq, series}}} = \sum_i \dfrac{1}{k_i} = \dfrac{1}{k_1} + \dfrac{1}{k_2} + \dots$
    • 2.8.B.1.ii La constante elástica equivalente de un conjunto de resortes dispuestos en serie es menor que la constante elástica más pequeña de sus componentes.
    • 2.8.B.1.iii La constante elástica equivalente de un conjunto de resortes dispuestos en paralelo es la suma de las constantes elásticas individuales.
      • Ecuación derivada: $k_{\text{eq, parallel}} = \sum_i k_i = k_1 + k_2 + \dots$

Declaración de límites: AP Physics C: Mechanics solo espera que los estudiantes encuentren la constante elástica efectiva de sistemas de resortes dispuestos ya sea en serie o en paralelo, y no espera que los estudiantes encuentren la constante elástica efectiva de un sistema en el que los resortes están dispuestos tanto en serie como en paralelo.

Fuente: College Board AP Course and Exam Description

La ley de Hooke y el límite elástico

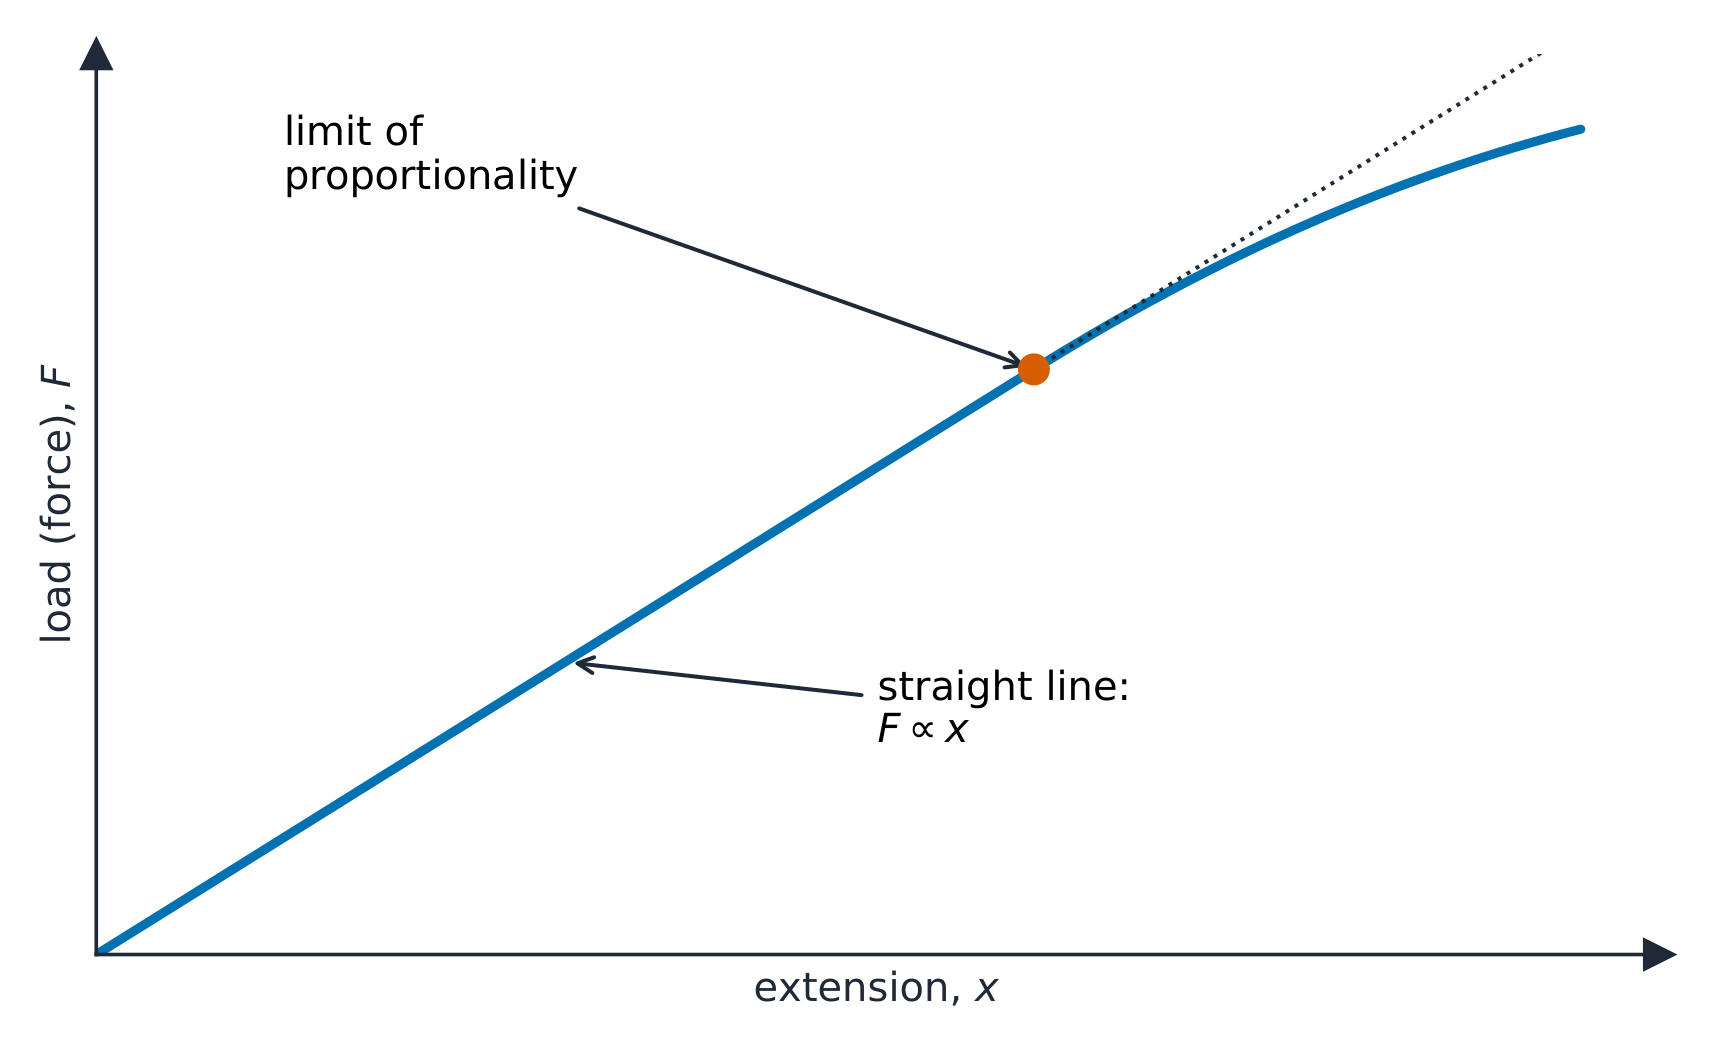
Un resorte ideal obedece la Ley de Hooke 胡克定律 $F_s=-kx$, una fuerza restauradora determinada por la constante del resorte 弹簧劲度系数 $k$. Su energía almacenada es $U=\tfrac12 kx^2$.

La ley de Hooke: la extensión es proporcional a la carga hasta el límite de proporcionalidad
Ley de Hooke: la extensión es proporcional a la carga hasta el límite de proporcionalidad

Los resortes combinados actúan como un único resorte equivalente de constante $k_{\text{eq}}$. En paralelo (uno al lado del otro, compartiendo la carga) las constantes se suman, $k_{\text{eq}}=k_1+k_2$ – más rígido que cualquiera de ellos. En serie (extremo con extremo) se combinan como $\dfrac{1}{k_{\text{eq}}}=\dfrac{1}{k_1}+\dfrac{1}{k_2}$ – más blando que el más blando. Dos resortes jalando una masa desde lados opuestos también actúan en paralelo, dando una constante restauradora $k_1+k_2$. Sea cual sea tu configuración, el periodo de MSJ usa $k_{\text{eq}}$: $T=2\pi\sqrt{m/k_{\text{eq}}}$.

Explorar

Estirar un resorte (Ley de Hooke)

La fuerza de un resorte es proporcional a su extensión, $F=kx$ (Ley de Hooke). Tira con más fuerza y la extensión crece al mismo ritmo — hasta el límite del resorte.

Vocabulario Entrenar
Inglés Chino Pinyin
Hooke's law/hʊks lɔː/ 胡克定律 hú kè dìng lǜ
spring constant/sprɪŋ ˈkɒnstənt/ 弹簧劲度系数 tán huáng jìn dù xì shù
resistive force/rɪˈzɪstɪv fɔːs/ 阻力 zǔ lì
2.9

Fuerzas Resistivas

Syllabus

Objetivo de Aprendizaje 2.9.A: Describir el movimiento de un objeto sujeto a una fuerza de resistencia.

  • 2.9.A.1 Una fuerza de resistencia se define como una fuerza dependiente de la velocidad en dirección opuesta a la velocidad del objeto, por ejemplo:
    • Ecuación: $\vec{F}_r = -k\vec{v}$
  • 2.9.A.2 La aplicación de la segunda ley de Newton a un objeto sobre el cual actúa una fuerza de resistencia da lugar a una ecuación diferencial para la velocidad.
    • 2.9.A.2.i Utilizando el método de separación de variables, la velocidad puede determinarse integrando sobre los límites de integración adecuados.
    • 2.9.A.2.ii La aceleración o posición de un objeto en movimiento que está sujeto a una fuerza dependiente de la velocidad pueden determinarse mediante condiciones iniciales del objeto y métodos del cálculo, una vez obtenida una función para la velocidad.
    • 2.9.A.2.iii La posición, la velocidad y la aceleración como funciones del tiempo de un objeto bajo la influencia de una fuerza de resistencia de la forma $\vec{F}_r = -k\vec{v}$ son exponenciales y tienen asíntotas determinadas por las condiciones iniciales del objeto y las fuerzas que actúan sobre él.
  • 2.9.A.3 La velocidad terminal se define como la velocidad máxima alcanzada por un objeto que se mueve bajo la influencia de una fuerza constante y una fuerza de resistencia que actúan sobre el objeto en direcciones opuestas. Se alcanza la condición terminal cuando la fuerza neta ejercida sobre el objeto es cero.

Fuente: College Board AP Course and Exam Description

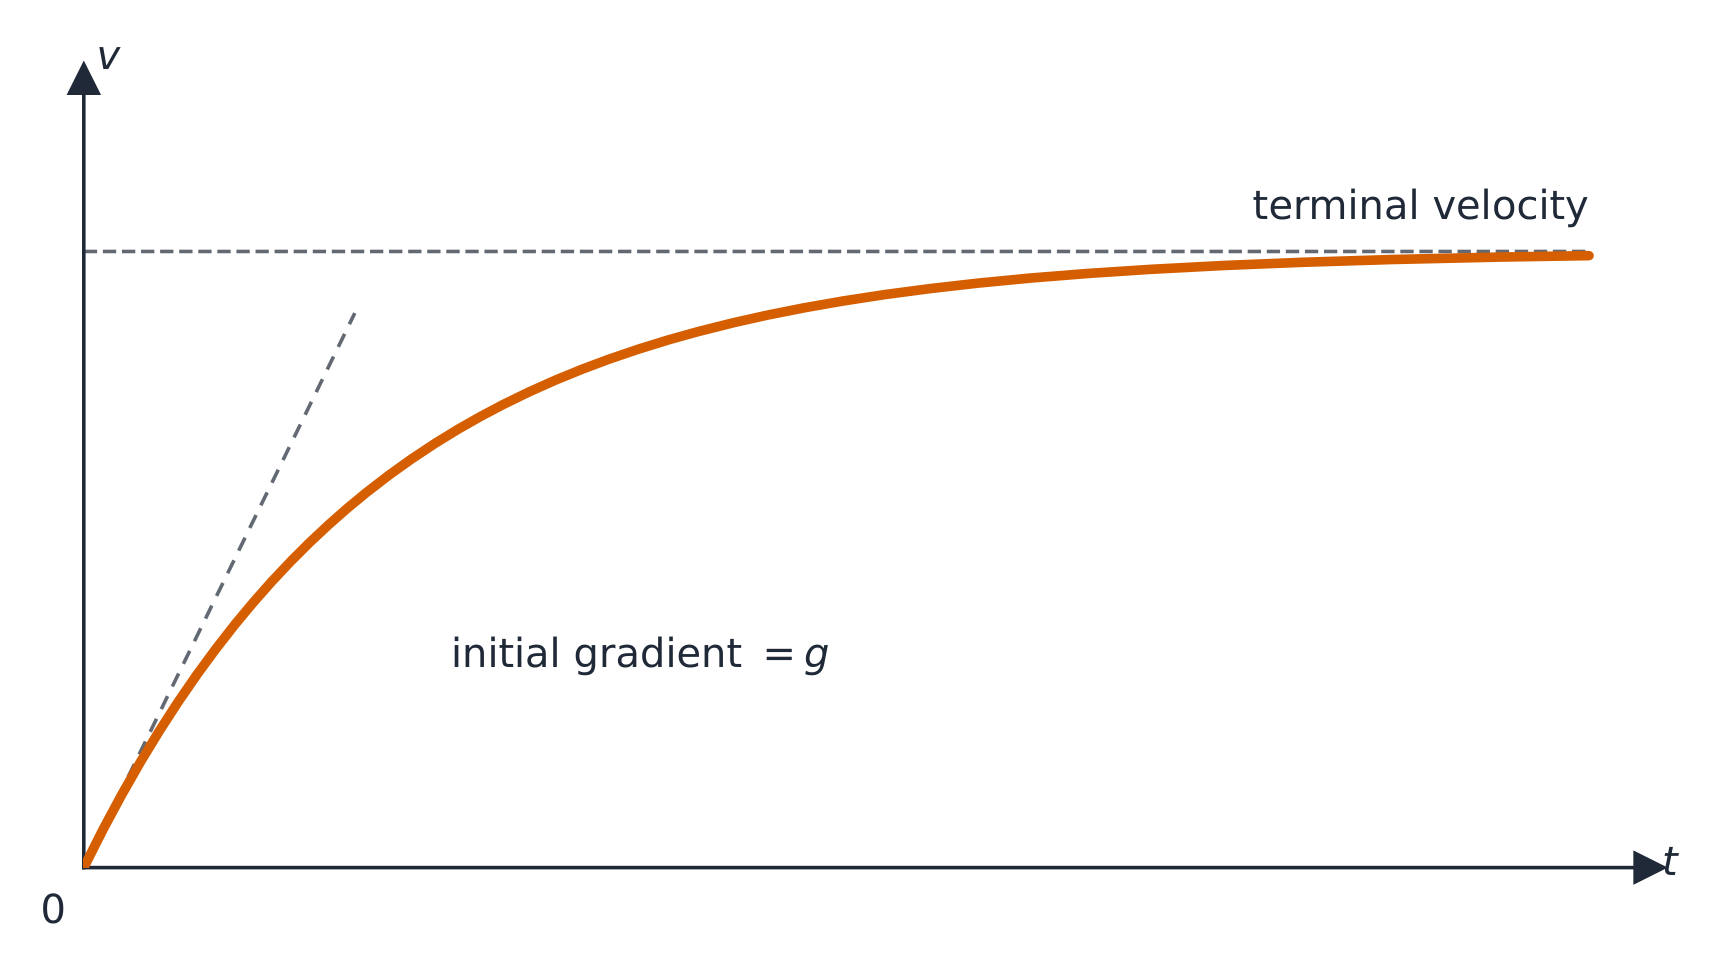
Una fuerza resistente 阻力 (arrastre/drag) se opone al movimiento a través de un fluido y crece con la velocidad, modelada a menudo como $F=-bv$ o $F=-cv^2$. La segunda ley de Newton da entonces una ecuación diferencial, ej. $m\dfrac{dv}{dt}=mg-bv$ para un objeto cayendo. A medida que aumenta la velocidad, el arrastre crece hasta equilibrar la fuerza motriz; el objeto deja de acelerar y se mueve a una velocidad terminal 终极 velocidad constante, encontrada igualando a cero la fuerza neta (y $dv/dt$).

Ejemplo resuelto. Para un objeto cayendo con $m\dfrac{dv}{dt}=mg-bv$, la velocidad terminal es donde $\dfrac{dv}{dt}=0$: $mg=bv_T$, así que $v_T=\dfrac{mg}{b}$. Con $m=0.10\ \text{kg}$ y $b=0.50\ \text{kg/s}$, $v_T=\dfrac{0.10(9.8)}{0.50}=2.0\ \text{m/s}$.

Para obtener el movimiento completo $v(t)$, separar variables 分离变量 e integrar desde el reposo:

$$\int_0^{v}\frac{dv'}{mg-bv'}=\int_0^{t}\frac{dt'}{m}\;\Rightarrow\;-\frac{1}{b}\ln\!\frac{mg-bv}{mg}=\frac{t}{m},$$
que se reorganiza en $v(t)=v_T\left(1-e^{-bt/m}\right)$ – la velocidad sube exponencialmente hacia $v_T$. Mostrar esta integración es la habilidad de cálculo que recompensa la respuesta libre de Física C, no solo citar la fórmula final.

Un objeto que cae a través de un fluido acelera hasta alcanzar una velocidad terminal
Un objeto cayendo a través de un fluido acelera hasta alcanzar una velocidad terminal
Paracaidistas en caída libre: la resistencia aumenta con la velocidad hasta equilibrar el peso en la velocidad terminal
Paracaidistas en caída libre: el arrastre crece con la velocidad hasta equilibrar el peso en la velocidad terminal
Vocabulario Entrenar
Inglés Chino Pinyin
terminal velocity/ˈtɜːmɪnl vəˈlɒsɪti/ 终极速度 zhōng jí sù dù
separate the variables/ˈseprət ðə ˈveərɪəblz/ 分离变量 fēn lí biàn liàng
centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ 向心加速度 xiàng xīn jiā sù dù
2.10

Movimiento circular

Syllabus

Objetivo de aprendizaje 2.10.A: Describir el movimiento de un objeto que se desplaza en una trayectoria circular.

  • 2.10.A.1 La aceleración centrípeta es la componente de la aceleración de un objeto dirigida hacia el centro de su trayectoria circular.
    • 2.10.A.1.i La magnitud de la aceleración centrípeta para un objeto que se mueve en una trayectoria circular es la razón entre el cuadrado de la velocidad tangencial del objeto y el radio de la trayectoria circular.
      • Ecuación: $a_c = \dfrac{v^2}{r}$
    • 2.10.A.1.ii La aceleración centrípeta está dirigida hacia el centro de la trayectoria circular del objeto.
  • 2.10.A.2 La aceleración centrípeta puede ser producida por una sola fuerza, por más de una fuerza o por componentes de fuerzas que actúan sobre un objeto en movimiento circular.
    • 2.10.A.2.i En la parte superior de un bucle vertical circular, un objeto requiere una velocidad mínima para mantener el movimiento circular. En este punto y con esta velocidad mínima, la fuerza gravitacional es la única fuerza que produce la aceleración centrípeta.
      • Ecuación derivada: $v = \sqrt{gr}$
    • 2.10.A.2.ii Las componentes de la fuerza de fricción estática y la fuerza normal pueden contribuir a la fuerza neta que produce la aceleración centrípeta de un objeto que se desplaza en un círculo sobre una superficie inclinada (bancada).
    • 2.10.A.2.iii Una componente de la tensión contribuye a la fuerza neta que produce la aceleración centrípeta experimentada por un péndulo cónico.
  • 2.10.A.3 La aceleración tangencial es la tasa a la cual cambia la rapidez de un objeto y está dirigida tangente a la trayectoria circular del objeto.
  • 2.10.A.4 La aceleración neta de un objeto que se mueve en un círculo es la suma vectorial de la aceleración centrípeta y la aceleración tangencial.
  • 2.10.A.5 La revolución de un objeto que se desplaza en una trayectoria circular a velocidad constante (movimiento circular uniforme) puede describirse utilizando el periodo y la frecuencia.
    • 2.10.A.5.i El tiempo necesario para completar una trayectoria circular completa, una rotación completa o un ciclo completo de movimiento oscilatorio se define como periodo, $T$.
    • 2.10.A.5.ii La tasa a la que un objeto completa revoluciones se define como frecuencia, $f$.
      • Ecuación: $T = \dfrac{1}{f}$
    • 2.10.A.5.iii Para un objeto que se desplaza a velocidad constante en una trayectoria circular, el periodo viene dado por la ecuación derivada:
      • Ecuación derivada: $T = \dfrac{2\pi r}{v}$

Objetivo de aprendizaje 2.10.B: Describir órbitas circulares usando la tercera ley de Kepler.

  • 2.10.B.1 Para un satélite en órbita circular alrededor de un cuerpo central, la aceleración centrípeta del satélite es causada únicamente por la atracción gravitacional. El periodo y el radio de la órbita circular están relacionados con la masa del cuerpo central.
    • Ecuación derivada: $T^2 = \dfrac{4\pi^2}{GM} R^3$

Enunciado de límite: AP Physics C: Mechanics no espera que los estudiantes conozcan la primera ni la segunda ley del movimiento planetario de Kepler.

Fuente: College Board AP Course and Exam Description

Movimiento circular uniforme

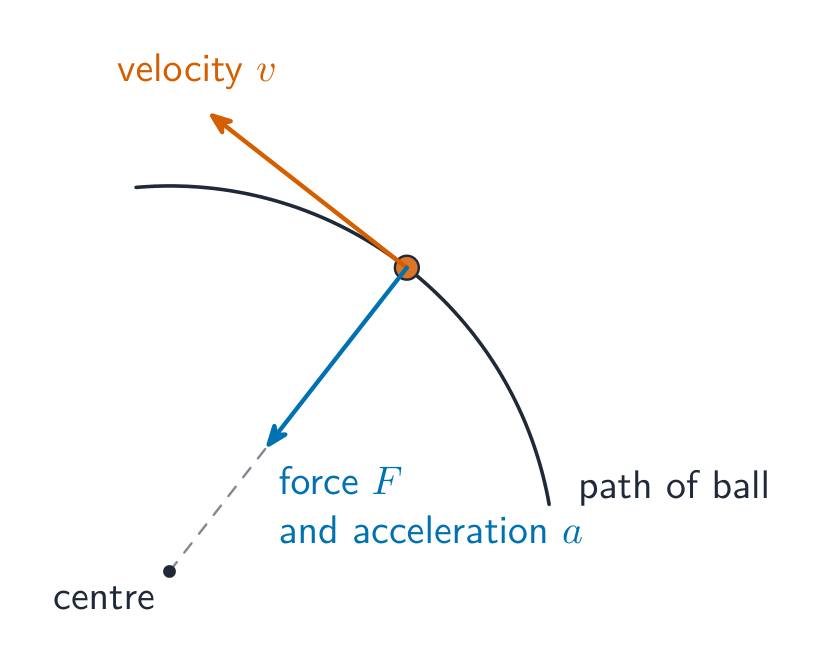
El movimiento circular uniforme tiene una aceleración centrípeta 向心加速度 $a_c=\dfrac{v^2}{r}$ apuntando hacia el centro, requiriendo una fuerza neta hacia adentro $F_c=\dfrac{mv^2}{r}$ suministrada por una fuerza real (tensión, gravedad, fricción, normal). No hay fuerza hacia afuera. Para círculos verticales y curvas peraltadas, descompón las fuerzas reales para encontrar cuál satisface el requisito centrípeto.

Ejemplo resuelto. Una bola de $0.50\ \text{kg}$ se gira en una cuerda de $1.0\ \text{m}$ en un círculo horizontal a $3.0\ \text{m/s}$. La tensión de la cuerda suministra toda la fuerza centrípeta: $T=\dfrac{mv^2}{r}=\dfrac{0.50(3.0)^2}{1.0}=4.5\ \text{N}$.

Ejemplo resuelto (círculo vertical). En la parte superior de un bucle vertical de radio $r$, tanto la gravedad como la fuerza normal apuntan hacia el centro: $N+mg=\dfrac{mv^2}{r}$. La velocidad más lenta posible en la parte superior es donde la pista ya no empuja ($N=0$): $v_{\min}=\sqrt{gr}$. Para $r=2.5\ \text{m}$: $v_{\min}=\sqrt{9.8(2.5)}=4.9\ \text{m/s}$. Si va más lento, el carrito saldrá de la pista antes de llegar a la cima.

La velocidad apunta a lo largo de la tangente; la fuerza centrípeta apunta hacia el centro
2.10

Consejos para el examen

  • Ubica el centro de masa con $x_{cm}=\tfrac{1}{M}\int x\,dm$ (o $\tfrac{\sum m_i x_i}{\sum m_i}$ para masas puntuales) y usa $\lambda,\sigma,\rho$ para el elemento de masa.
  • La fuerza externa neta mueve el centro de masa como si toda la masa estuviera allí: $\vec F_{net}=M\vec a_{cm}$.
  • Define claramente tu sistema – las fuerzas internas se cancelan, así que solo las fuerzas externas cambian su momento.
  • Explota la simetría para simplificar una integral del centro de masa.
  • Distingue entre centro de masa y centro de gravedad (idénticos en un campo uniforme).

Lecciones interactivas sobre este tema

Trátalo paso a paso, con ejercicios de verificación instantánea.

Exámenes Anteriores

Más temas en AP Física C: Mecánica

Iniciar sesión o crear cuenta

IGCSE, A-Level & AP