Esta hoja cubre el Tema 1: Matemáticas Puras Avanzadas 1. Añade nuevo álgebra, matrices, coordenadas polares, más vectores y demostración por inducción.
Matemáticas Puras Avanzadas 1
A-Level Matemáticas Avanzadas · Tema 1
 14:28
Matemáticas Puras Adicionales 1
Aquí hay una ecuación cúbica, cruzando el eje en tres raíces. Encontrar esas raíces exactamente puede ser difícil —o incluso imposible a mano. Pero aquí hay una hermosa…
Narración en inglés · subtítulos en inglés y 中文 que puedes cambiar
1.1
Raíces de ecuaciones polinómicas
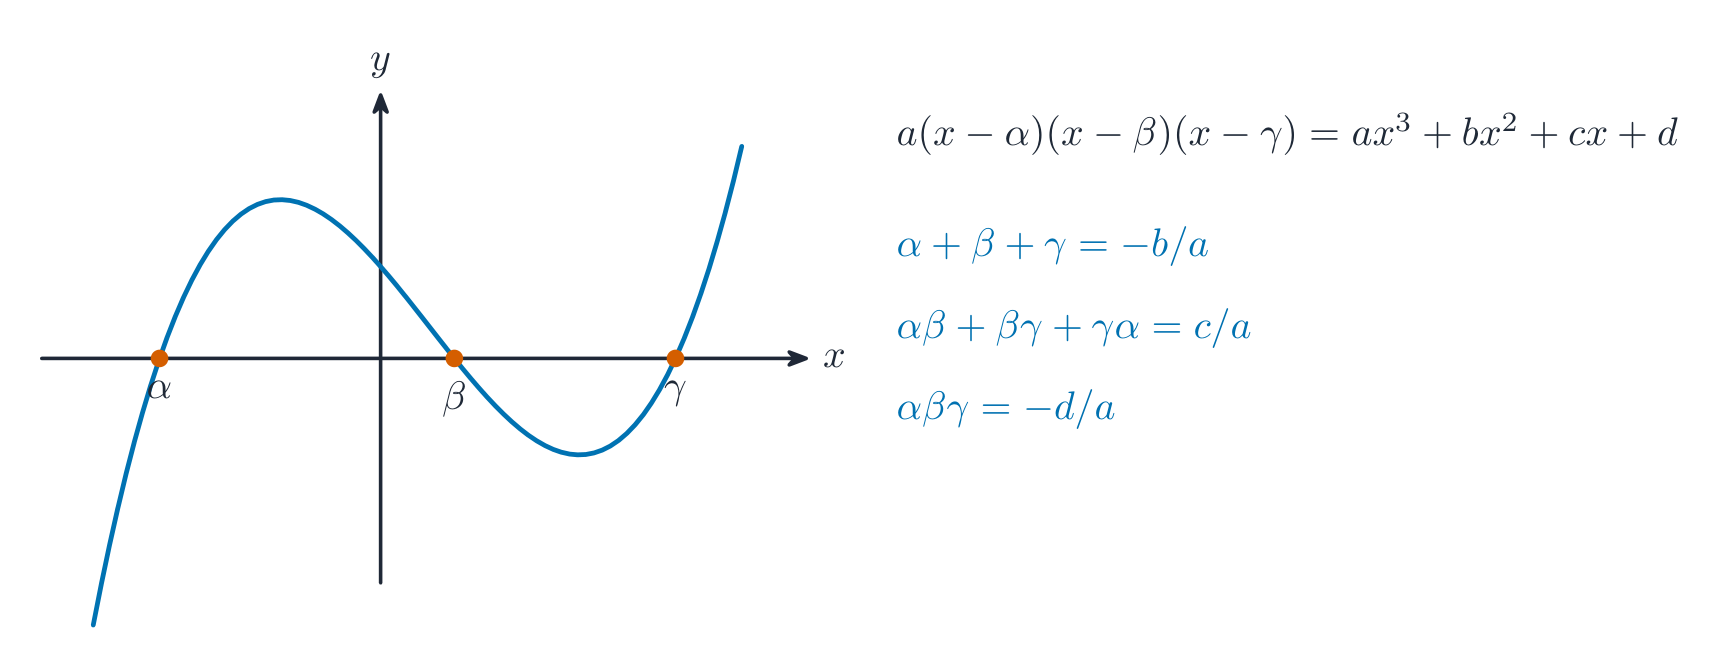
Syllabus
| Los candidatos deben ser capaces de: | Notas y ejemplos |
|---|---|
| • recordar y utilizar las relaciones entre las raíces y los coeficientes de las ecuaciones polinómicas | p. ej., para evaluar funciones simétricas de las raíces o para resolver problemas que involucran coeficientes desconocidos en ecuaciones; restringido únicamente a ecuaciones de grado 2, 3 o 4. |
| • utilizar una sustitución para obtener una ecuación cuyas raíces estén relacionadas de manera simple con las de la ecuación original | No se proporcionarán sustituciones para los casos más sencillos, p. ej., cuando las nuevas raíces son recíprocas, cuadrados o una función lineal simple de las raíces antiguas. |
Fuente: Plan de estudios Cambridge International
Antes de confiar en las raíces calculadas por un programa, verifique su suma y producto contra sus coeficientes polinómicos almacenados. Estas relaciones también proporcionan sumas útiles cuando encontrar las raíces individuales sería difícil. Una raíz hace que el polinomio sea cero. Cunte las raíces repetidas con sus multiplicidades e incluya las raíces complejas; una gráfica real solo muestra las reales. Las relaciones aquí aplican a grados 2, 3 y 4, siempre con un coeficiente líder distinto de cero.
Derive las relaciones de los factores
Desarrolle $a(x-\alpha)(x-\beta)$ y compare los coeficientes con $ax^2+bx+c$. Esto da como resultado
$$\alpha+\beta=-\frac ba,\qquad \alpha\beta=\frac ca.$$
Para $ax^3+bx^2+cx+d=0$ con raíces $\alpha,\beta,\gamma$, el desarrollo similar da como resultado
$$e_1=\alpha+\beta+\gamma=-\frac ba,$$
$$e_2=\alpha\beta+\alpha\gamma+\beta\gamma=\frac ca,\qquad e_3=\alpha\beta\gamma=-\frac da.$$
Los signos alternan porque cada factor contiene un signo negativo. No indican que las raíces en sí sean negativas. Para $(x-1)^2(x-3)=0$, use la lista $1,1,3$, dando como resultado $e_1=5,e_2=7,e_3=3$. Contar solo los dos valores distintos rompe las relaciones de coeficientes.
Incluir cuárticas y raíces complejas
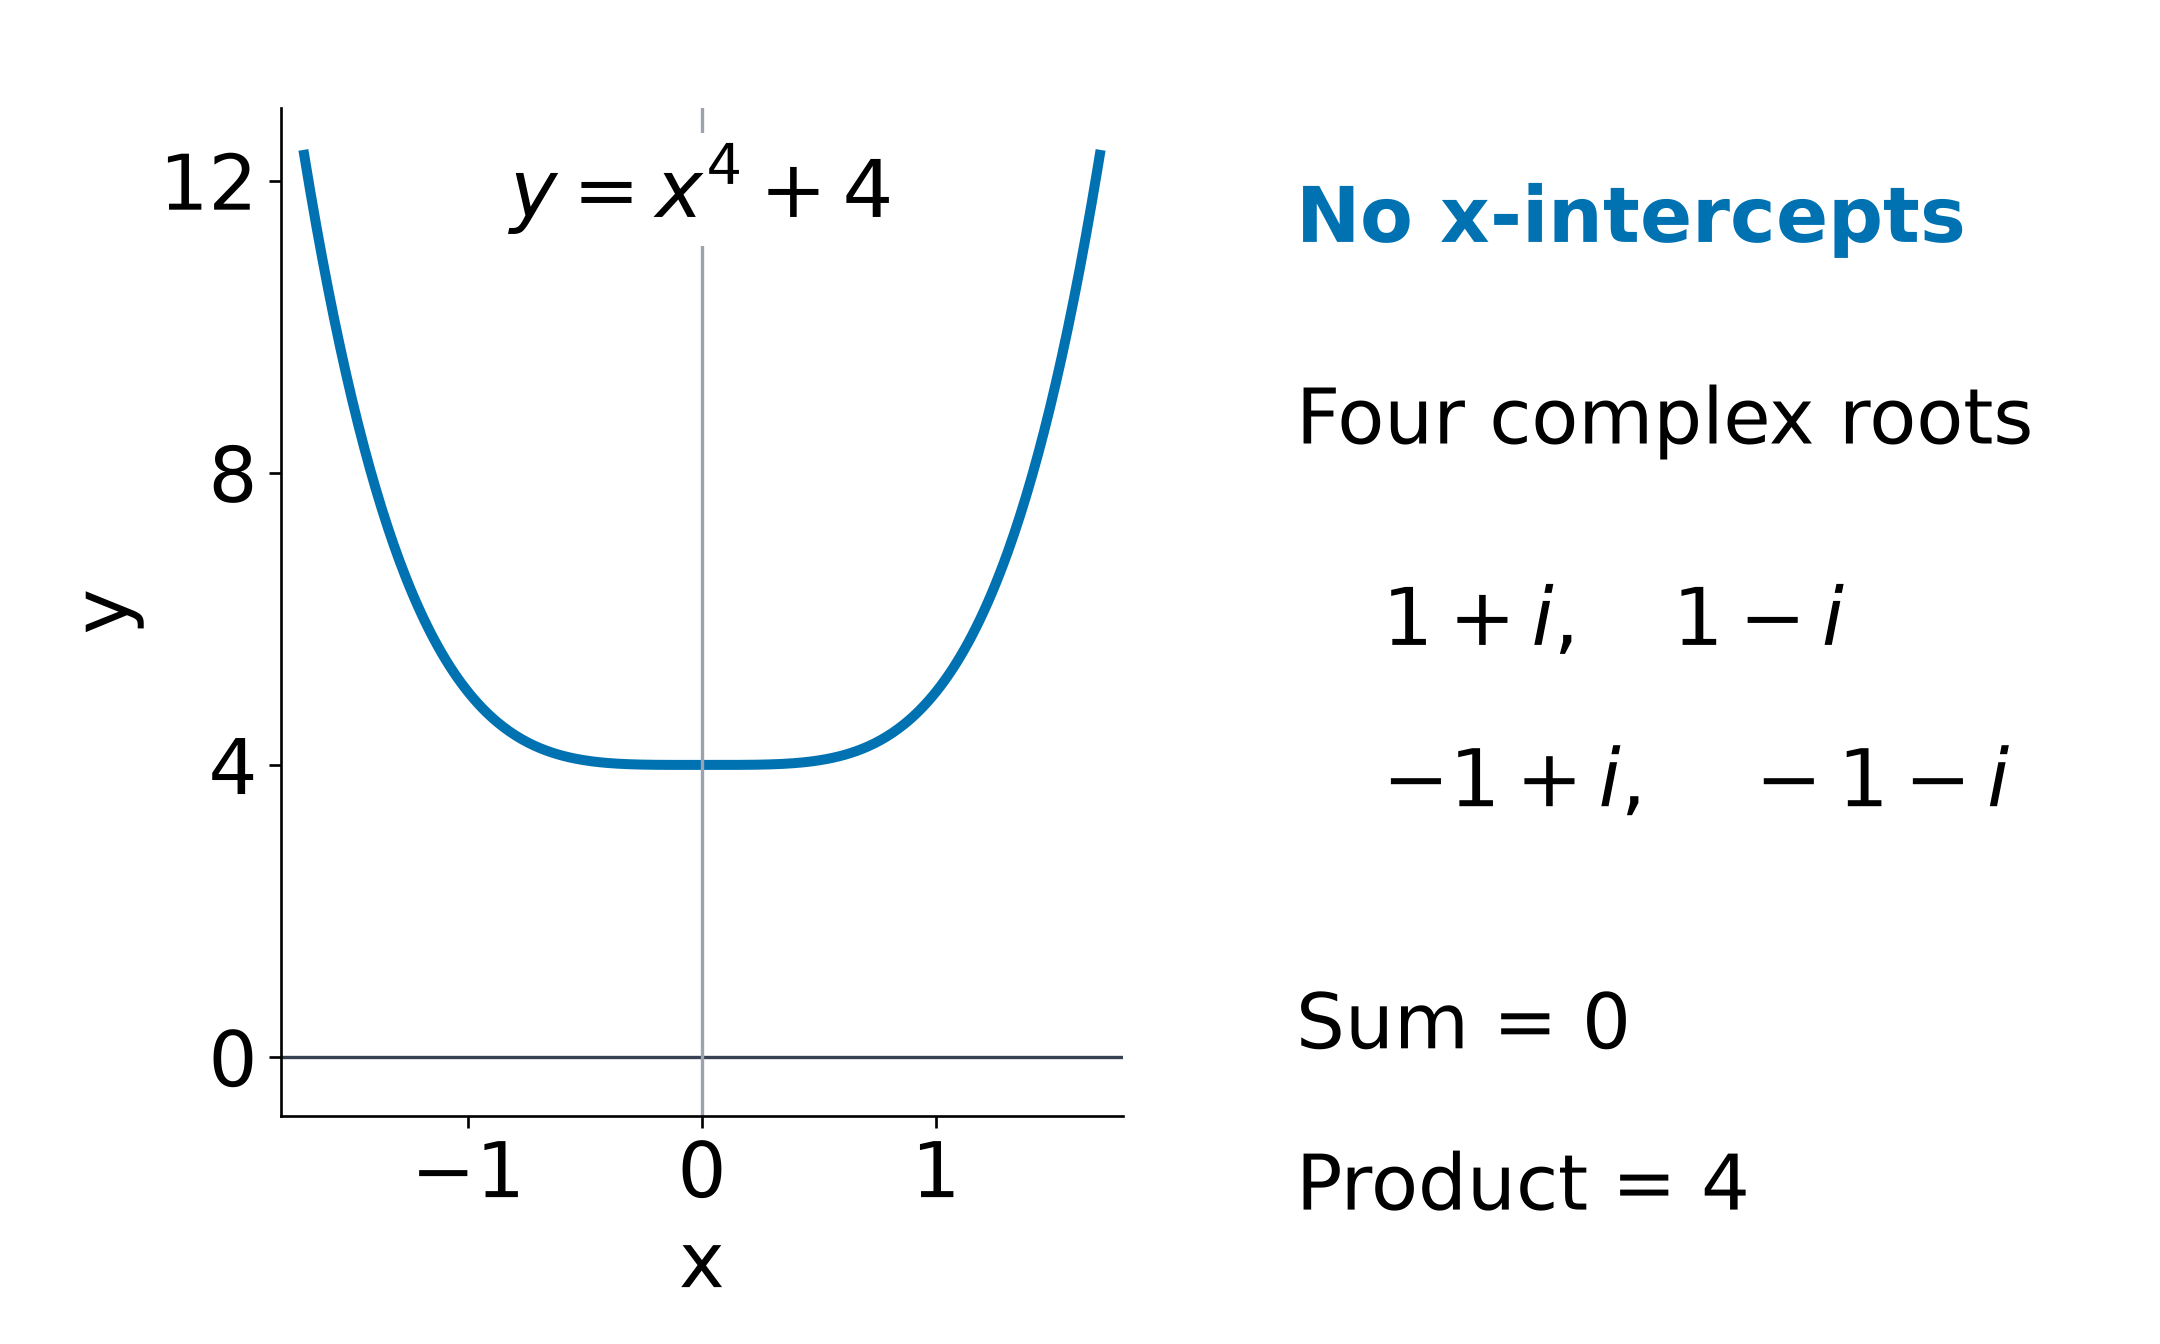
Para una ecuación cuártica $ax^4+bx^3+cx^2+dx+e=0$, defina $e_1$ como la suma de sus cuatro raíces, $e_2$ como la suma de los seis pares distintos, $e_3$ como la suma de los cuatro ternios distintos y $e_4$ como su producto. Entonces
$$e_1=-\frac ba,\qquad e_2=\frac ca,\qquad e_3=-\frac da,\qquad e_4=\frac ea.$$
Los seis pares son $\alpha\beta,\alpha\gamma,\alpha\delta,\beta\gamma,\beta\delta,\gamma\delta$: cuéntelos cada uno una vez. Estas son funciones simétricas, invariables cuando las raíces intercambian nombres.
Encontrar sumas de potencias sin resolver la ecuación
Escriba $S_k=\alpha^k+\beta^k+\cdots$, incluyendo cada raíz con su multiplicidad. Al expandir el cuadrado y el cubo de la suma de las raíces se obtiene
$$S_2=e_1^2-2e_2,\qquad S_3=e_1^3-3e_1e_2+3e_3.$$
La primera fórmula funciona para grados 2, 3 y 4; la segunda está escrita aquí para grados 3 y 4. Para una suma mayor, use la ecuación satisfecha por cada raíz. Si $x^4+bx^3+cx^2+dx+e=0$, sume sus cuatro ecuaciones de raíces:
$$S_4+bS_3+cS_2+dS_1+4e=0.$$
Ejemplo resuelto. Para $x^4-2x^3+3x^2-4x+5=0$, las sumas simétricas son $2,3,4,5$. Por lo tanto $S_2=4-6=-2$ y $S_3=8-18+12=2$. La ecuación original entonces da $S_4=2(2)-3(-2)+4(2)-4(5)=-2$. Las sumas negativas de cuadrados son posibles cuando las raíces son complejas.
Recuperar coeficientes desconocidos a partir de sumas dadas
Para un cúbico $x^3+bx^2+cx+d=0$ con coeficiente líder 1, primero use $b=-S_1$ y $c=(S_1^2-S_2)/2$. Para conectar el coeficiente restante con sumas mayores, sume las tres ecuaciones originales de las raíces:
$$S_3+bS_2+cS_1+3d=0.$$
Multiplique cada ecuación de raíz por su propia raíz y vuelva a sumar:
$$S_4+bS_3+cS_2+dS_1=0.$$
La constante contribuye $3d$ en la primera ecuación pero $dS_1$ en la segunda. Sustituya las sumas conocidas, resuelva las ecuaciones simultaneas resultantes y verifique en ambas relaciones.
Desplazar o escalar todas las raíces
Para encontrar una ecuación con raíces $y=mx+k$, donde $m\ne0$, use la sustitución inversa $x=(y-k)/m$. Sustituya en el polinomio original, elimine denominadores y agrupe potencias de $y$. Un múltiplo no nulo de una ecuación tiene las mismas raíces.
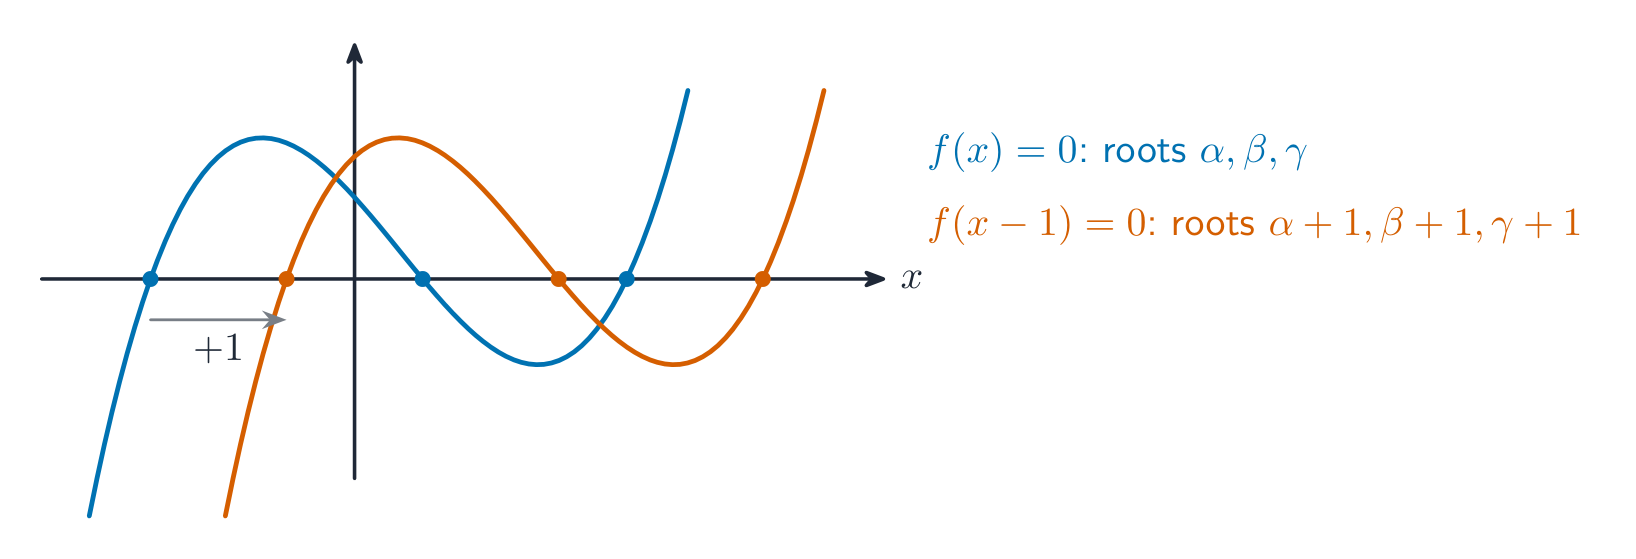
Ejemplo resuelto. Sea el polinomio original $P(x)=x^3-3x+1$. Para raíces $2\alpha+1,2\beta+1,2\gamma+1$, coloque $x=(y-1)/2$ y multiplique por 8:
$$(y-1)^3-12(y-1)+8=0,$$
$$y^3-3y^2-9y+19=0.$$
Su suma de raíces es 3, también $2S_1+3(1)=3$. Para un polinomio de grado-$n$, la verificación de suma correspondiente es $mS_1+nk$. No sustituya $2y+1$ cuando la variable original debería ser $(y-1)/2$.
Recíprocos y valores prohibidos
Para nuevas raíces $y=1/x$, ponga $x=1/y$ y multiplique por $y^n$. Verifique que el término constante original sea distinto de cero: una raíz cero no tiene recíproco. Un cúbico $ax^3+bx^2+cx+d=0$ se convierte en $dy^3+cy^2+by+a=0$.
Por ejemplo, $2x^3-3x^2+4x-5=0$ da la ecuación raíz recíproca $5y^3-4y^2+3y-2=0$. Su suma de raíces es $4/5$, también $e_2/e_3$. El nuevo término independiente excluye $y=0$.
Para $y=1/(x-k)$, utilice $x=k+1/y$ y verifique $P(k)\ne0$ antes de afirmar que cada raíz original tiene una imagen. Eliminar denominadores no define un recíproco de cero.
Elevar al cuadrado las raíces y preservar multiplicidades
Separe un polinomio en sus potencias pares e impares: $P(x)=E(x^2)+xO(x^2)$. Si $y=x^2$, elimine $x$ escribiendo
$$E(y)^2-yO(y)^2=0.$$
Esto combina los dos signos posibles de una raíz cuadrada: uno de ellos resuelve la ecuación original. Si raíces originales diferentes tienen el mismo cuadrado, conserve sus factores repetidos en la nueva ecuación.
Ejemplo resuelto. Para $x^3-2x^2-x+2=0$, $E(y)=2-2y$ y $O(y)=y-1$. Así $(2-2y)^2-y(y-1)^2=0$, que se simplifica, hasta un factor constante distinto de cero, a $(y-1)^2(y-4)=0$. Las raíces originales $1,-1,2$ se convierten en $1,1,4$. Eliminar el factor repetido haría perder una raíz transformada.
Simplificar primero una transformación de mayor potencia
Si $x^3+3x-2=0$, cada raíz satisface $x^3=2-3x$. Una nueva raíz $y=x^3+1$ es por lo tanto $3-3x$. Utilice $x=(3-y)/3$ en la ecuación original; multiplicando por 27 y agrupando términos se obtiene $y^3-9y^2+54y-54=0$. Ahora use relaciones de coeficientes en esta nueva ecuación para encontrar sumas de potencias transformadas.
Explorar
Raíces de un polinomio
y = ax³ + bx² + cx + d
Las raíces son los puntos donde la curva intersecta el eje x — su suma y producto se relacionan con los coeficientes.
Vocabulario
Entrenar
| English | Español |
|---|---|
| Further Pure Mathematics/ˈfɜːðə pjʊə ˌmæθɪˈmætɪks/ | Further Pure Mathematics |
| roots/ruːts/ | raíces |
| coefficients/ˌkəʊɪˈfɪʃənts/ | coeficientes |
| substitution/ˌsʌbstɪˈtjuːʃn/ | sustitución |
| rational function/ˈræʃənl ˈfʌŋkʃn/ | función racional |
1.2
Funciones racionales y gráficas
Syllabus
| Los candidatos deben ser capaces de: | Notas y ejemplos |
|---|---|
| • dibujar a mano alzada las gráficas de funciones racionales simples, incluida la determinación de asíntotas oblicuas, en casos en que el grado del numerador y del denominador sea como máximo 2 | Incluye la determinación del conjunto de valores tomados por la función, p. ej., mediante el uso de un discriminante. No se requerirá una representación detallada de las curvas, pero generalmente se esperará que los bocetos muestren características significativas, tales como puntos de giro, asíntotas e intersecciones con los ejes. |
| • comprender y utilizar las relaciones entre las gráficas de $y = f(x)$, $y^2 = f(x)$, $y = \frac{1}{f(x)}$, $y = |f(x)|$ y $y = f(|x|)$ | Incluye el uso de dichas gráficas a mano alzada durante la resolución de ecuaciones o inecuaciones. |
Fuente: Plan de estudios Cambridge International
Verificar una curva ajustada antes de confiar en ella
Un programa puede ajustar una razón de dos polinomios a datos. Su gráfica puede verse suave en una pantalla mientras oculta una entrada excluida o una rama separada. Para una función racional $f(x)=P(x)/Q(x)$, comience con el denominador original: exija $Q(x)\ne0$. Luego encuentre las características que debe mostrar un bosquejo.
Una entrada excluida puede ser un hueco
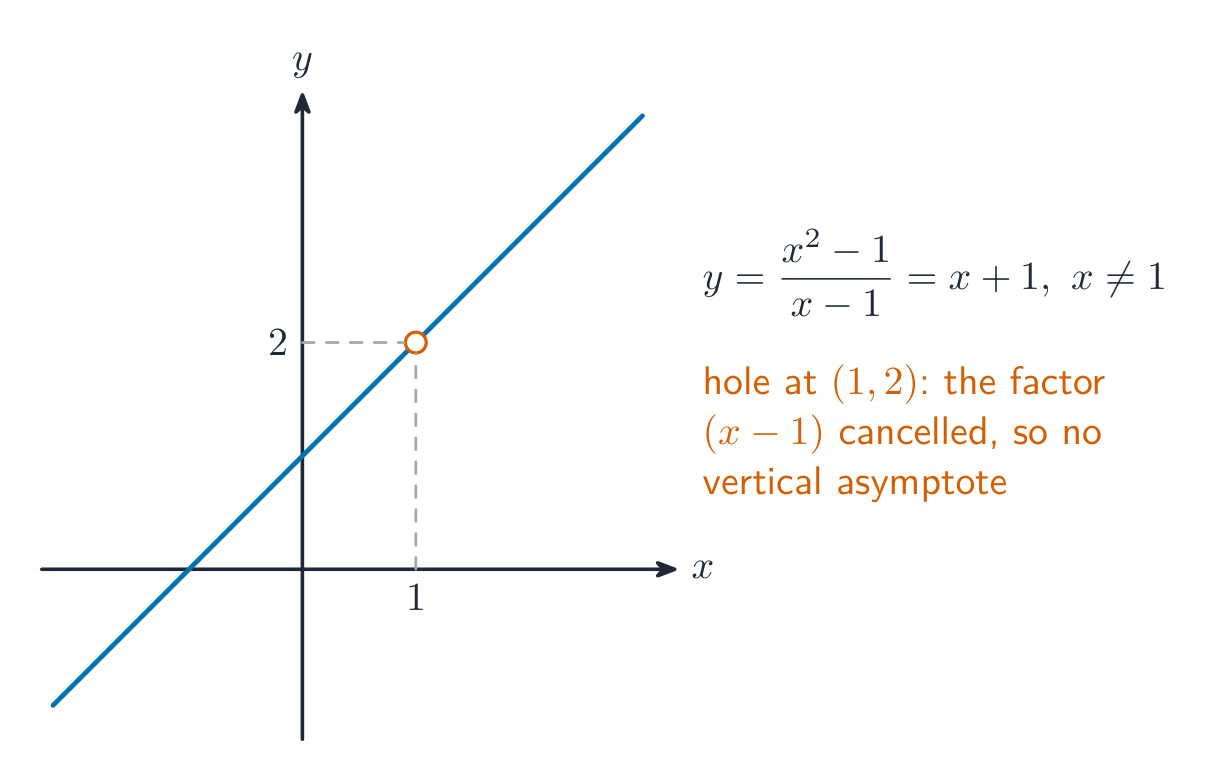
Un denominador igual a cero produce una asíntota vertical solo cuando la expresión restante se vuelve ilimitada allí. Factorice primero; la cancelación puede dejar en su lugar un punto faltante. Para $f(x)=(x^2-1)/(x-1)=x+1$, la restricción original $x\ne1$ permanece. Dibuje la línea con un punto abierto en $(1,2)$, no una asíntota vertical. Un cero del numerador es una intersección solo si el denominador original es distinto de cero allí.
Asíntotas a partir del grado y la división
Tras la cancelación, compare grados: un numerador de menor grado da un límite horizontal 0; grados iguales dan la razón de los coeficientes principales. Una asíntota oblicua es una línea inclinada, por lo que el grado del numerador debe ser exactamente uno mayor. Divida para obtener el cociente más el residuo sobre el denominador. Para $(x^2-1)/(x-2)$, esto es $x+2+3/(x-2)$. Así $y=x+2$ es el límite inclinado cuando $x\to\pm\infty$; $x=2$ es vertical.
Una asíntota horizontal o inclinada describe el comportamiento lejano; puede cruzarse en una entrada finita. Para $f(x)=(x^2+x)/(x^2+1)$, la asíntota horizontal es $y=1$, y $f(1)=1$.
Puntos de giro y un bosquejo completo
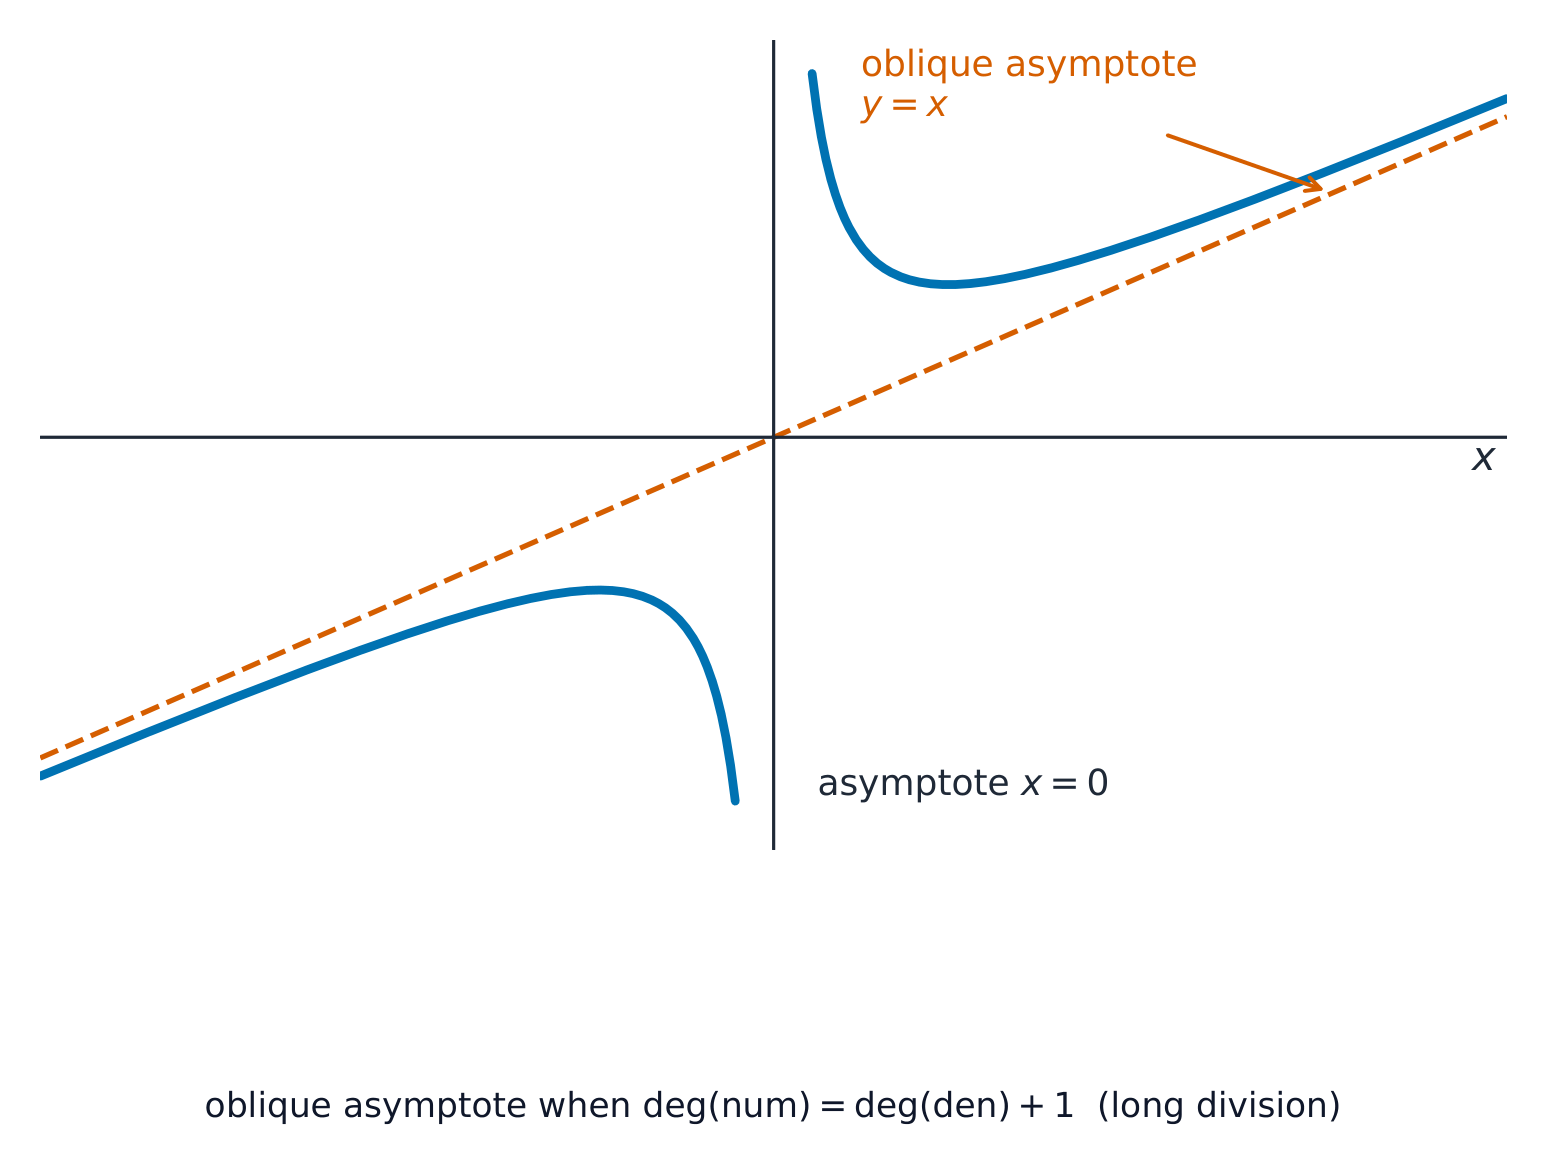
Para $f(x)=x+1/x$, $x\ne0$, $f'(x)=1-1/x^2$. Los puntos de giro son $(-1,-2)$, un máximo local, y $(1,2)$, un mínimo local, ya que la derivada cambia de signo. No hay intersecciones con los ejes. Dibuje ambas ramas con asíntota vertical $x=0$ y asíntota oblicua $y=x$. La rama izquierda está por debajo de la línea inclinada y la derecha por encima. Cerca de cero, la rama izquierda desciende a $-\infty$ y la derecha asciende a $+\infty$.
Verificar si existen puntos estacionarios
Para $h(x)=(x+1)/(x^2+2x-2)$, la regla del cociente da
$$h'(x)=-\frac{(x+1)^2+3}{(x^2+2x-2)^2}.$$
El numerador dentro del signo menos es positivo, y el denominador es positivo en cada entrada permitida. Por lo tanto, la derivada nunca se anula. No hay puntos estacionarios, y cada intervalo de dominio separado tiene una rama decreciente; no unir ramas a través de un polo.
Demostrar el rango con el discriminante
Reordenar $y=x+1/x$ como $x^2-yx+1=0$. Existe una entrada real exactamente cuando su discriminante satisface $y^2-4\ge0$. El rango es $y\le-2$ o $y\ge2$, incluyendo ambos valores de giro. Verifica exclusiones y cualquier caso donde la ecuación deje de ser cuadrática. Para $y=x/(x^2+1)$, el reordenamiento da $yx^2-x+y=0$. En $y=0$ esta es la ecuación lineal válida $x=0$; no descartes ese valor de rango.
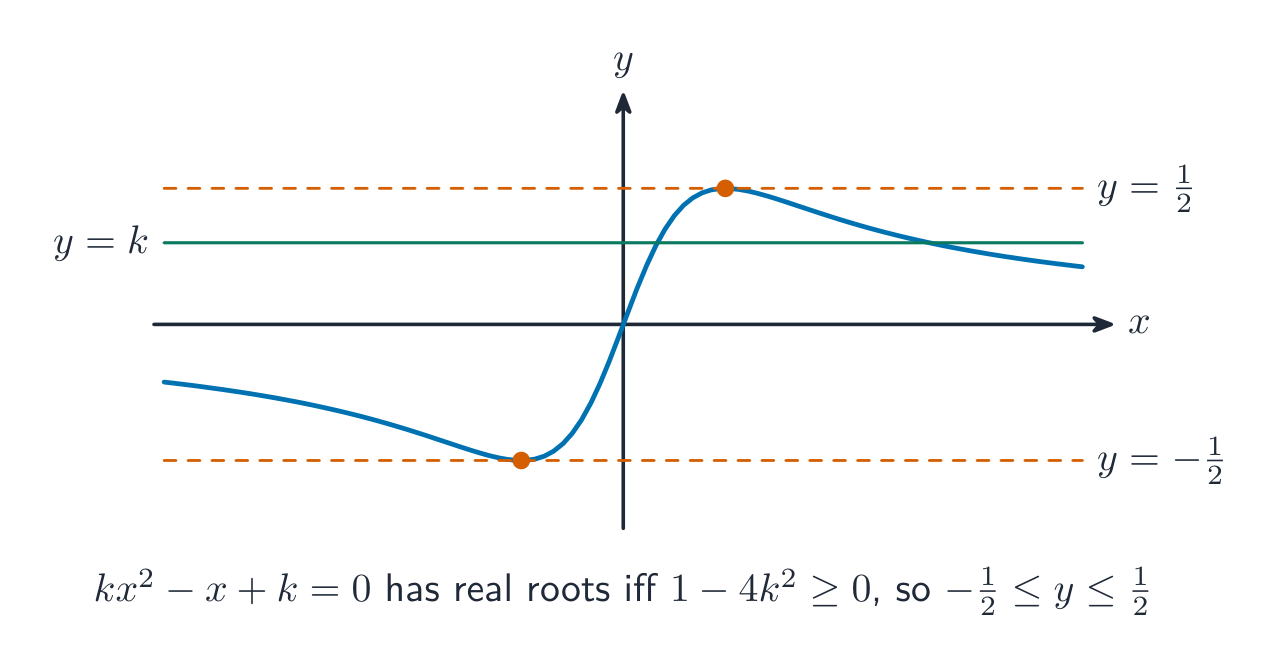
Para la segunda función, $1-4y^2\ge0$ da $-1/2\le y\le1/2$. Su denominador nunca es cero para reales $x$, por lo que todos estos valores ocurren, incluyendo $0$ y los dos extremos.
Cambiar la salida: módulo y recíproco
Tomar $f(x)=(x-1)/(x+1)$. Para $y=|f(x)|$, mantener las partes no negativas y reflejar las partes negativas sobre el eje $x$. La exclusión $x=-1$ permanece. Su único cero es $x=1$. Para $y=1/f(x)=(x+1)/(x-1)$, excluir tanto $x=-1$ como $x=1$: el primero nunca estuvo en el dominio original y el segundo hace que el recíproco esté indefinido. Hay un agujero en $(-1,0)$ y una asíntota vertical en $x=1$; el agujero no es un cero.
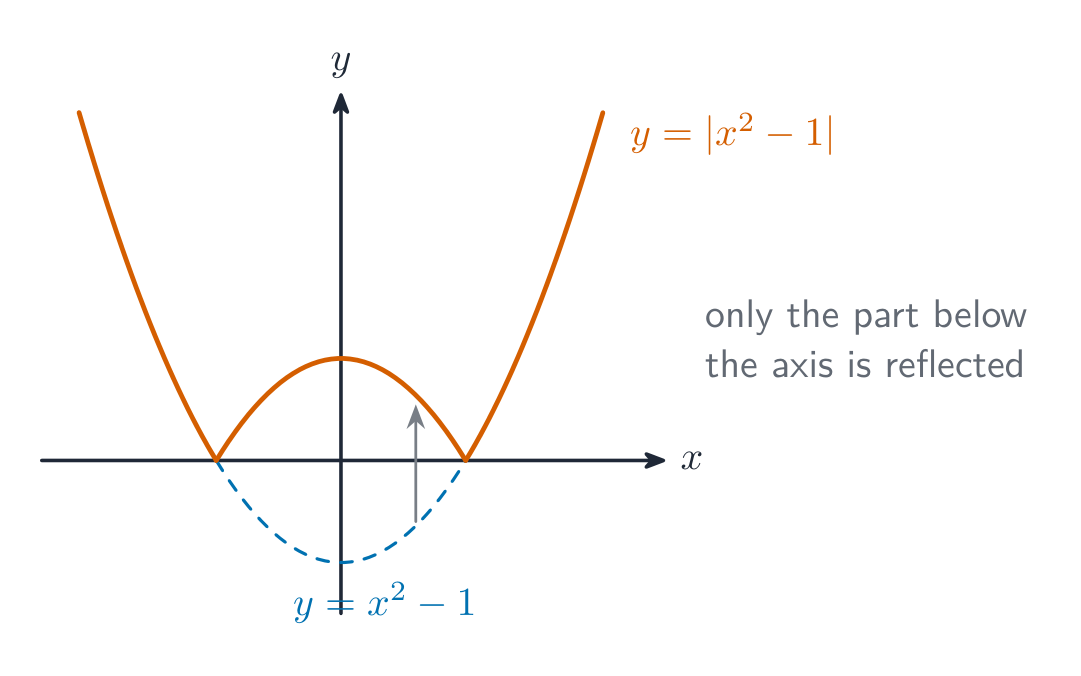
Cambiar la entrada, o elevar al cuadrado la salida
Para $f(|x|)$, mantener la mitad derecha original y reflejarla a través del eje $y$. Aquí el denominador $|x|+1$ nunca se anula; el rango es $[-1,1)$, con ceros en $x=\pm1$ y un vértice en $(0,-1)$. Un vértice de este tipo no es automático: si la pendiente original derecha en cero es cero, la unión puede ser suave. Para $y^2=f(x)$, mantener solo las entradas originales donde $f(x)\ge0$, luego dibujar tanto $y=\sqrt{f(x)}$ como $y=-\sqrt{f(x)}$. Aquí $x<-1$ o $x\ge1$; las dos ramas se encuentran en $(1,0)$, y no existe gráfico para $-1<x<1$.
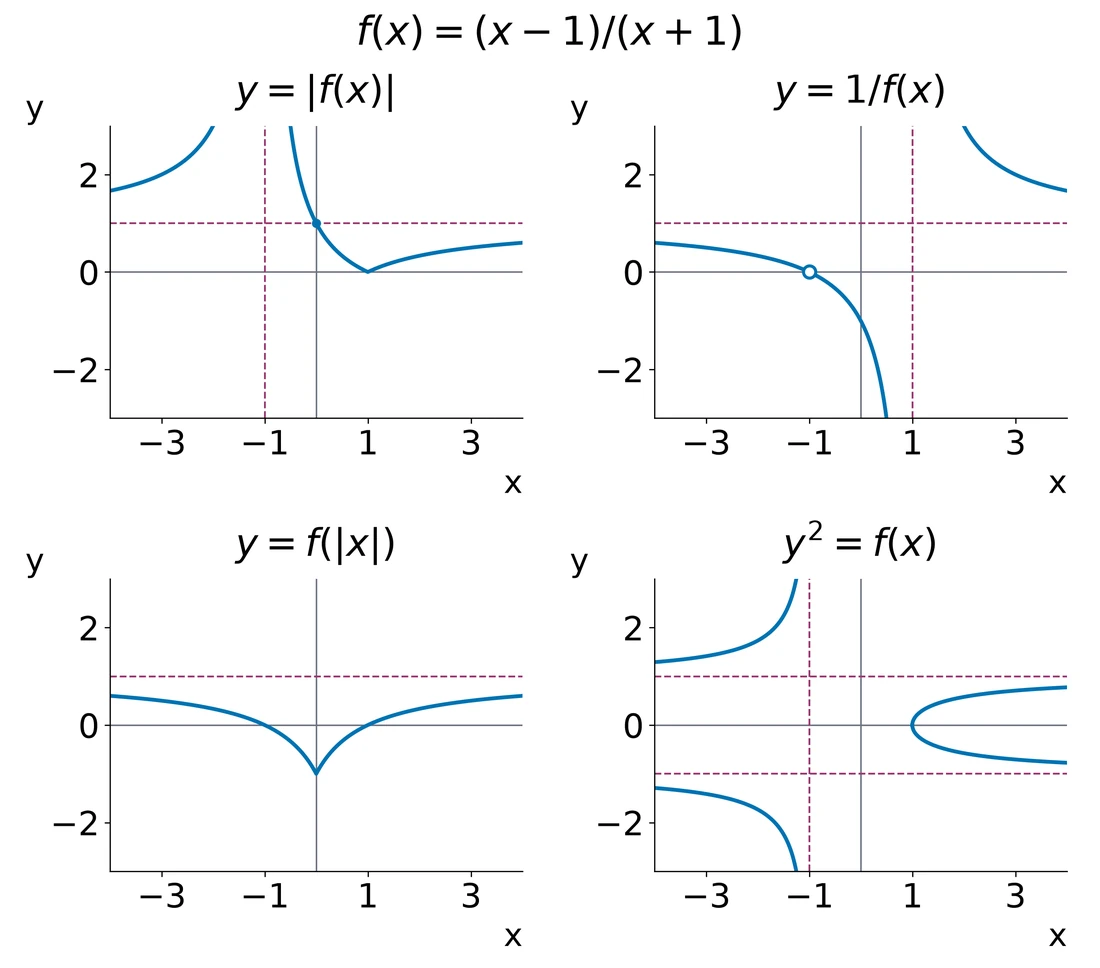
Para una unión suave contrastante, tomar $h(x)=(x^2+4x+8)/(x+2)$. Dado que $h(0)=4$ y $h'(0)=0$, reflejar la mitad derecha da pendientes coincidentes 0 en ambos lados: $h(|x|)$ es suave en $(0,4)$.
Resolver desigualdades desde bordes y ramas
Para resolver $|(x-1)/(x+1)|<2$, encontrar dónde $f=2$ y $f=-2$: las entradas de frontera son $-3$ y $-1/3$. Incluir el polo $-1$ en el diagrama de signos o de ramas. Probar los intervalos separados por estos valores. La respuesta es $x<-3$ o $x>-1/3$, con extremos estrictos excluidos. No multiplicar una desigualdad por $x+1$ sin antes decidir su signo; multiplicar por $(x+1)^2$ es seguro solo después de excluir $x=-1$.
Usar simetría para resolver una desigualdad de módulo de entrada
Para $f(|x|)<1/2$, poner $t=|x|\ge0$. Entonces $(t-1)/(t+1)<1/2$ tiene un denominador positivo y da $t<3$. Traducir de vuelta a $-3<x<3$. El valor cero está incluido. Si un cálculo cuadrático produce un límite negativo para $t$, no puede ser un valor de $|x|$; inspeccionar la semirrecta permitida antes de reflejar el resultado.
Construir el boceto a partir de evidencia
Registrar el dominio, intersecciones, asíntotas, coordenadas estacionarias y comportamiento unilateral. Usar un cálculo de rango para confirmar qué huecos verticales son reales; una asíntota horizontal no necesita ser un valor de salida excluido. Para un gráfico relacionado, establece el nuevo dominio antes de dibujarlo. Para una desigualdad, marca todos los límites y polos, verifica las ramas y preserva los extremos estrictos o inclusivos.
Explorar
Funciones racionales
y = a/(x − b) + c
Una función racional tiene asíntotas, la curva se acerca pero nunca las toca.
Vocabulario
Entrenar
| English | Español |
|---|---|
| oblique asymptote/əˈbliːk ˈæsɪmptəʊt/ | asíntota oblicua |
| method of differences/ˈmeθəd ɒv ˈdɪfrənsɪz/ | método de diferencias |
| discriminant/dɪˈskrɪmɪnənt/ | discriminant |
| turning points/ˈtɜːnɪŋ pɔɪnts/ | puntos de inflexión |
| partial fractions/ˈpɑːʃl ˈfrækʃnz/ | fracciones parciales |
1.3
Suma de series
Syllabus
| Los candidatos deben ser capaces de: | Notas y ejemplos |
|---|---|
| • utilizar los resultados estándar para $\sum r$, $\sum r^2$, $\sum r^3$ para encontrar sumas relacionadas | |
| • utilizar el método de diferencias para obtener la suma de una serie finita | Puede ser necesario el uso de fracciones parciales para expresar un término general en una forma adecuada. |
| • reconocer, mediante la consideración directa de una suma hasta $n$ términos, cuándo una serie es convergente, y hallar la suma al infinito en tales casos |
Fuente: Plan de estudios Cambridge International
Contar trabajo sin sumar cada etapa
Un algoritmo realiza $r^2$ operaciones en la etapa $r$. Para estimar su trabajo total después de miles de etapas, necesitamos una sola expresión para toda la suma. La sumatoria puede combinar fórmulas estándar o cancelar términos desplazados. Un total infinito requiere una verificación separada: una fórmula finita por sí sola no demuestra convergencia.
Sumas estándar y sus cotas
Para un entero positivo $n$, los resultados estándar son:
$$\sum_{r=1}^n r=\frac{n(n+1)}2,\qquad
\sum_{r=1}^n r^2=\frac{n(n+1)(2n+1)}6,$$
$$\sum_{r=1}^n r^3=\left(\frac{n(n+1)}2\right)^2.$$
Los límites importan: $\sum_{r=1}^n1=n$, pero no $\sum_{r=0}^n1=n+1$. Verifica el número de términos antes de aplicar una fórmula. La identidad del cubo usa enteros consecutivos desde 1; no es cierta para listas arbitrarias de números.
Expande primero, luego suma cada parte
Para $\sum_{r=1}^n(2r+1)(r+2)$, expande a $2r^2+5r+2$. El resultado es $2\sum r^2+5\sum r+2n$. Sustituye los resultados estándar y simplifica:
$$\sum_{r=1}^n(2r+1)(r+2)=\frac{n(4n^2+21n+29)}6.$$
En $n=2$, los términos originales son $3\times3$ y $5\times4$, sumando 29. La fórmula también da $2(16+42+29)/6=29$. Una verificación con valores pequeños de $n$ detecta constantes faltantes y errores de índice.
Cambia el índice inicial o final
Si $F(m)=\sum_{r=1}^m u_r$, entonces $\sum_{r=p}^q u_r=F(q)-F(p-1)$. El último término eliminado es $p-1$, no $p$. Para $\sum_{r=0}^n(r+1)^2$, sustituye $k=r+1$. Los nuevos límites son $1$ y $n+1$, por lo que la suma es $(n+1)(n+2)(2n+3)/6$. Cambia tanto los límites como la expresión.
El método de diferencias
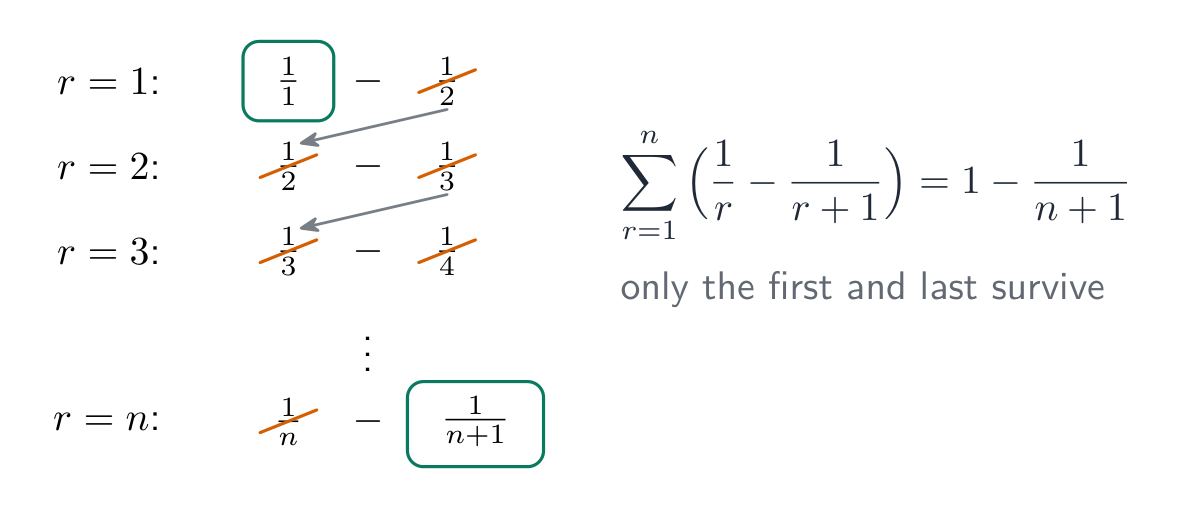
Escribe un término como $F(r)-F(r+1)$, luego muestra los primeros términos y el último. Los términos intermedios se telescopian, dejando solo los valores de los bordes $F(1)-F(n+1)$. Un desplazamiento más amplio deja más términos de borde. Para $F(r)-F(r+2)$, sobreviven los dos primeros términos y los dos últimos:
$$\sum_{r=1}^n(F(r)-F(r+2))=F(1)+F(2)-F(n+1)-F(n+2).$$
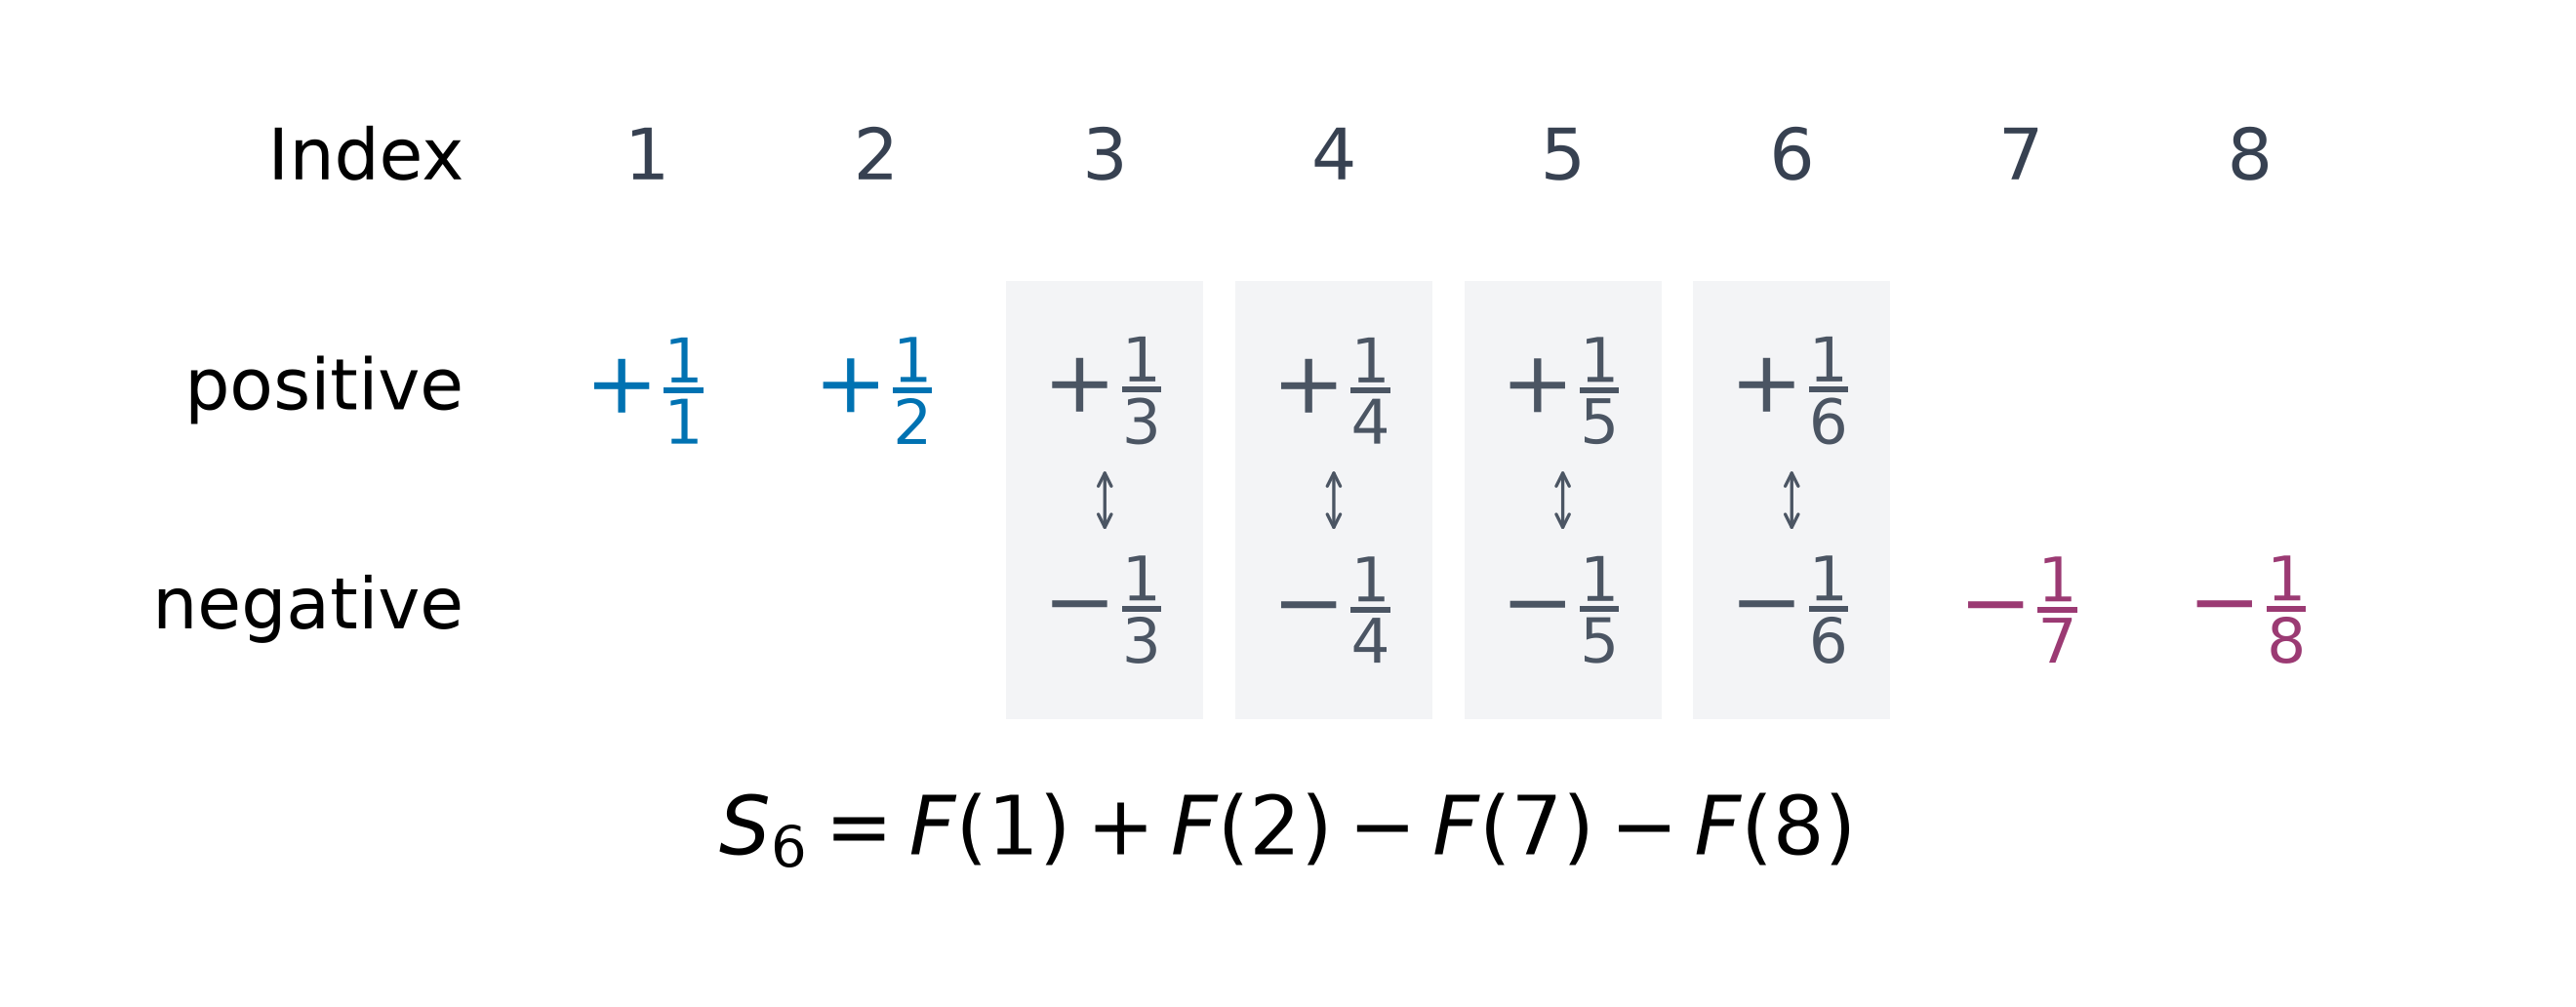
Las fracciones parciales hacen visible la cancelación
Para $1/[r(r+2)]$, resuelve $1=A(r+2)+Br$: $A=1/2,B=-1/2$. Así, cada término es $\tfrac12(1/r-1/(r+2))$. Usa la cancelación de dos pasos, manteniendo su factor:
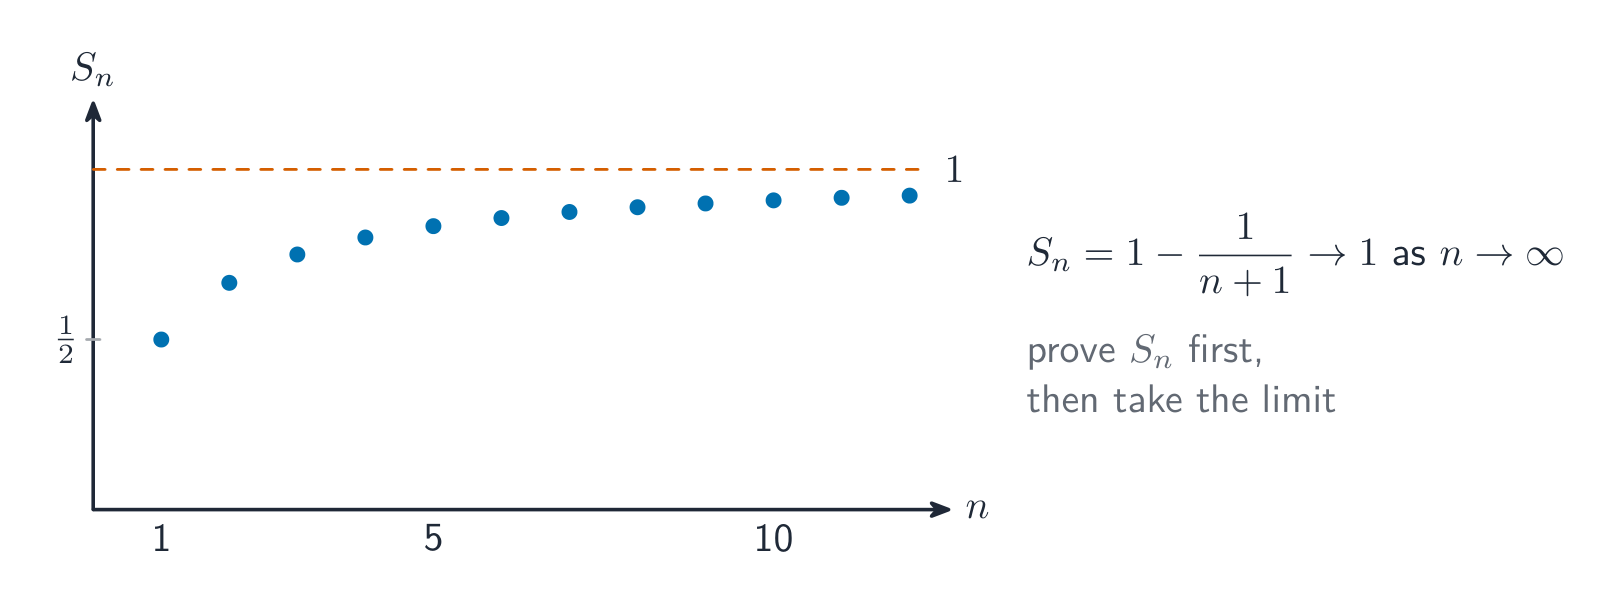
$$S_n=\frac34-\frac1{2(n+1)}-\frac1{2(n+2)}.$$
Una descomposición aún no es una suma. Muestra suficientes términos iniciales y finales para establecer la cancelación, especialmente cuando hay tres fracciones parciales o un desplazamiento de índice. Verifica la fórmula en $n=1$: da $1/3$, el primer término original.
Calcula el límite de la suma finita
Una serie es convergente cuando sus sumas parciales se aproximan a un límite real finito. En el último ejemplo, las dos fracciones finales tienden a cero, por lo que su suma al infinito es $3/4$. La cola restante después de $n$ términos es $S_\infty-S_n$. Aquí es $\dfrac1{2(n+1)}+\dfrac1{2(n+2)}$, lo cual puede usarse para elegir cuántos términos proporcionan una precisión requerida.
Que los términos tiendan a cero no es suficiente. Para $u_r=\sqrt{r+1}-\sqrt r$, los términos tienden a cero, pero $S_n=\sqrt{n+1}-1$ crece sin límite. Un límite de suma parcial finita es la evidencia decisiva.
Las diferencias no necesariamente son fracciones parciales
Sea $P_r=r(r+1)(r+2)$. Factorice la parte común para obtener $P_{r+1}-P_r=3(r+1)(r+2)$. Por tanto, una suma de $(r+1)(r+2)$ es $(P_{n+1}-P_1)/3$. Otra ruta es colocar dos fracciones sobre un único denominador. Por ejemplo, $1/r^2-1/(r+1)^2=(2r+1)/[r^2(r+1)^2]$. Reconocer la diferencia evita intentar usar una fórmula para $\sum1/r^2$.
Verifique los extremos de los parámetros por separado
Sea $u_r=t^{r(r+1)}-t^{(r+1)(r+2)}$. La suma finita es $S_n=t^2-t^{(n+1)(n+2)}$. Para $|t|<1$, su límite es $t^2$. En $t=1$ o $t=-1$, cada exponente es par y cada término es cero: la suma infinita es 0, no 1. Para $|t|>1$, el exponente final crece sin límite. El conjunto de convergencia es $[-1,1]$, pero la suma requiere valores de extremo por separado.
Demuestre la suma antes de tomar el infinito
Elija sumas estándar tras expandir, o diferencias tras reordenar el término. Establezca los límites del índice, muestre los bordes sobrevivientes y verifique un valor pequeño de $n$. Para una serie infinita, inspeccione el límite de la suma parcial exacta. Verifique valores especiales de parámetros en los términos originales; use la cola restante, no solo el siguiente término, para un límite de error.
Explorar
Secuencias y sus sumas
Recorre los términos y el total acumulado: la idea detrás de una serie y su suma hasta n términos.
Vocabulario
Entrenar
| English | Español |
|---|---|
| convergent/kənˈvɜːdʒənt/ | convergente |
| sum to infinity/sʌm tʊ ɪnˈfɪnɪti/ | suma al infinito |
1.4
Matrices
Syllabus
| Los candidatos deben ser capaces de: | Notas y ejemplos |
|---|---|
| realizar operaciones de suma, resta y multiplicación de matrices, y reconocer los términos matriz nula y matriz identidad (o unidad) | Incluyendo matrices no cuadradas. Las matrices tendrán como máximo 3 filas y columnas. |
| recordar el significado de los términos singular y no singular aplicados a matrices cuadradas, y para matrices $2 \times 2$ y $3 \times 3$, evaluar determinantes y hallar las inversas de matrices no singulares | Se utilizarán las notaciones $\det \mathbf{M}$ para el determinante de una matriz $\mathbf{M}$, e $\mathbf{I}$ para la matriz identidad. |
| comprender y usar el resultado, para matrices no singulares, $(\mathbf{AB})^{-1} = \mathbf{B}^{-1}\mathbf{A}^{-1}$ | Puede requerirse la extensión al producto de más de dos matrices. |
| comprender el uso de matrices $2 \times 2$ para representar ciertas transformaciones geométricas en el plano $x$-$y$, en particular: – comprender la relación entre las transformaciones representadas por $\mathbf{A}$ y $\mathbf{A}^{-1}$ – reconocer que el producto matricial $\mathbf{AB}$ representa la transformación resultante de aplicar primero la transformación representada por $\mathbf{B}$ y luego la transformación representada por $\mathbf{A}$ – recordar cómo se relaciona el factor de escala de área de una transformación con el determinante de la matriz correspondiente – hallar la matriz que representa una transformación dada o una secuencia de transformaciones | Se requerirá comprensión de los términos rotación, reflexión, agrandamiento, estiramiento y cizallamiento para transformaciones 2D. Pueden incluirse otras transformaciones 2D, pero no se espera conocimiento específico de ellas. |
| comprender el significado de invariante aplicado a puntos y líneas en el contexto de transformaciones representadas por matrices, y resolver problemas sencillos que involucren puntos invariantes y líneas invariantes. | p. ej., localizar los puntos invariantes de la transformación representada por $\begin{pmatrix} 6 & 5 \\ 2 & 3 \end{pmatrix}$, o hallar las líneas invariantes que pasan por el origen para $\begin{pmatrix} 4 & -1 \\ 2 & 1 \end{pmatrix}$, o demostrar que cualquier recta con pendiente 1 es invariante para $\begin{pmatrix} 2 & 0 \\ 1 & 1 \end{pmatrix}$. |
Fuente: Plan de estudios Cambridge International
Deshacer una edición de imagen
Un programa gráfico puede almacenar una rotación o estiramiento como una matriz. Sus columnas muestran hacia dónde se mueven las dos direcciones unitarias; multiplicar mapea cada punto en la imagen. Para deshacer la edición, debe existir una inversa. Para combinar ediciones, su orden importa. Una respuesta correcta debe explicar tanto el cálculo como lo que sucede con la forma.
Verifique los tamaños antes de calcular
Una matriz con $m$ filas y $n$ columnas tiene tamaño $m\times n$. Sume o reste solo matrices del mismo tamaño, entrada por entrada; la matriz nula tiene todas las entradas iguales a cero. Si $A$ es $m\times n$ y $B$ es $n\times p$, entonces $AB$ es $m\times p$. Hacer coincidir los tamaños internos, luego multiplique cada fila por cada columna. Un producto en orden inverso puede tener un tamaño diferente o no existir.
Para las matrices no cuadradas
$$A=\begin{pmatrix}1&2&-1\\0&3&2\end{pmatrix},\qquad
B=\begin{pmatrix}2&0\\1&-1\\3&2\end{pmatrix},$$
$$AB=\begin{pmatrix}1&-4\\9&1\end{pmatrix}.$$
Por ejemplo, la entrada $(1,2)$ es $1(0)+2(-1)+(-1)(2)=-4$. El producto $BA$ existe pero es $3\times3$, por lo que no puede ser igual a $AB$.
Matrices identidad, orden y singulares
La matriz identidad $I_n$ es $n\times n$, con unos en su diagonal principal y ceros en el resto. Para $A$ de tamaño $m\times n$, $I_mA=A=AI_n$. Usualmente $AB\ne BA$; la multiplicación matricial no es conmutativa. Una matriz cuadrada es singular cuando su determinante es cero; no tiene inversa. Una matriz cuadrada no singular tiene una inversa única con $AA^{-1}=A^{-1}A=I$. Un mapa plano singular puede colapsar el plano en una línea o en un solo punto.
Para $A=\begin{pmatrix}3&1\\2&4\end{pmatrix}$,
$$\det A=3(4)-1(2)=10,\qquad
A^{-1}=\frac1{10}\begin{pmatrix}4&-1\\-2&3\end{pmatrix}.$$
Para cualquier matriz $2\times2$, intercambie las dos entradas diagonales, cambie el signo de las otras dos entradas y divida por $ad-bc$, siempre que este determinante sea distinto de cero.
Expandir un determinante de tres por tres
Para calcular un $3\times3$ determinante, elija una fila y elimine la fila y columna de cada entrada seleccionada. Cada $2\times2$ determinante restante es un menor. A lo largo de la primera fila, los signos son $+,-,+$. Para un parámetro, factorice el determinante e indique todos los valores que lo hacen cero. No divida por una expresión del parámetro antes de verificar si puede anularse.
$$M=\begin{pmatrix}1&2&0\\0&1&1\\2&0&1\end{pmatrix}.$$
Desarrollando a través de la primera fila,
$$\det M=1\begin{vmatrix}1&1\\0&1\end{vmatrix}
-2\begin{vmatrix}0&1\\2&1\end{vmatrix}
+0=1-2(-2)=5.$$
El signo negativo central pertenece a la posición, incluso si el menor en sí es negativo.
Encontrar y verificar una inversa de tres por tres
Un cofactor es un menor multiplicado por su signo de posición. Utilice el patrón de signos $\begin{pmatrix}+&-&+\\-&+&-\\+&-&+\end{pmatrix}$, luego transponga la matriz de cofactores: las filas se convierten en columnas. Divida esa transpuesta por el determinante no nulo. Verifique el resultado mediante multiplicación. Calcular incorrectamente un cofactor u olvidar la transposición puede dar como resultado una matriz que parece válida pero que no es una inversa.
Para la matriz $M$ anterior, la matriz de cofactores y la inversa son
$$C=\begin{pmatrix}1&2&-2\\-2&1&4\\2&-1&1\end{pmatrix},$$
$$M^{-1}=\frac15 C^{\mathsf T}
=\frac15\begin{pmatrix}1&-2&2\\2&1&-1\\-2&4&1\end{pmatrix}.$$
Por ejemplo, la segunda fila de $M$ multiplicada por la primera columna de $M^{-1}$ da como resultado $(0+2-2)/5=0$, tal como se requiere para la entrada $(2,1)$ de $I_3$. Verifique las nueve entradas.
Deshacer varias operaciones en orden inverso
Para matrices cuadradas no singulares del mismo tamaño, $(AB)^{-1}=B^{-1}A^{-1}$. La multiplicación es asociativa, por lo tanto $ABB^{-1}A^{-1}=I$. El orden inverso elimina primero la última operación. Extienda esto a tres factores: $(ABC)^{-1}=C^{-1}B^{-1}A^{-1}$. En una ecuación matricial, multiplique por el lado correcto: desde $AXB=C$, obtenga $X=A^{-1}CB^{-1}$ cuando existan ambas inversas.
No existe una regla general de cancelación que mueva una matriz a través de otra. Además, $AB$ puede ser cuadrada y singular incluso cuando $A$ y $B$ son no cuadradas: calcule el producto antes de intentar tomar su determinante.
Construir una transformación de plano a partir de columnas
Para coordenadas de columna, $\binom XY=T\binom xy$. La primera columna es la imagen de $(1,0)$ y la segunda es la imagen de $(0,1)$. Estas determinan una transformación lineal; el origen permanece fijo. Reconozca rotación, reflexión, ampliación, estiramiento y cizallamiento. Indique el centro o eje, dirección y factor según corresponda. Una traslación con desplazamiento no nulo no puede representarse mediante una matriz $2\times2$ actuando sobre estas coordenadas de columna.
| Transformación | Matriz |
|---|---|
| Rotación antihoraria de $\theta$ alrededor del origen | $\begin{pmatrix}\cos\theta&-\sin\theta\\\sin\theta&\cos\theta\end{pmatrix}$ |
| Reflexión en el eje $x$ | $\begin{pmatrix}1&0\\0&-1\end{pmatrix}$ |
| Reflexión en $y=x$ | $\begin{pmatrix}0&1\\1&0\end{pmatrix}$ |
| Agrandamiento, centro en el origen, factor de escala $k$ | $\begin{pmatrix}k&0\\0&k\end{pmatrix}$ |
| Estiramiento paralelo al eje $x$, factor $k$ | $\begin{pmatrix}k&0\\0&1\end{pmatrix}$ |
| Cizalladura que fija el eje $x$, $(0,1)\mapsto(h,1)$ | $\begin{pmatrix}1&h\\0&1\end{pmatrix}$ |
Componer ediciones e interpretar áreas
The product $AB$ applies $B$ first, then $A$. A stretch $S=\begin{pmatrix}2&0\\0&1\end{pmatrix}$ followed by a $90^\circ$ anticlockwise rotation $R$ gives $RS=\begin{pmatrix}0&-1\\2&0\end{pmatrix}$. Reversing them gives $SR=\begin{pmatrix}0&-2\\1&0\end{pmatrix}$. El factor de escala del área es $|\det T|$. El signo de $\det T$ indica si la orientación está invertida, no si un área es negativa. Un factor de ampliación negativo invierte ambas direcciones de coordenadas, por lo que su determinante $k^2$ es positivo.
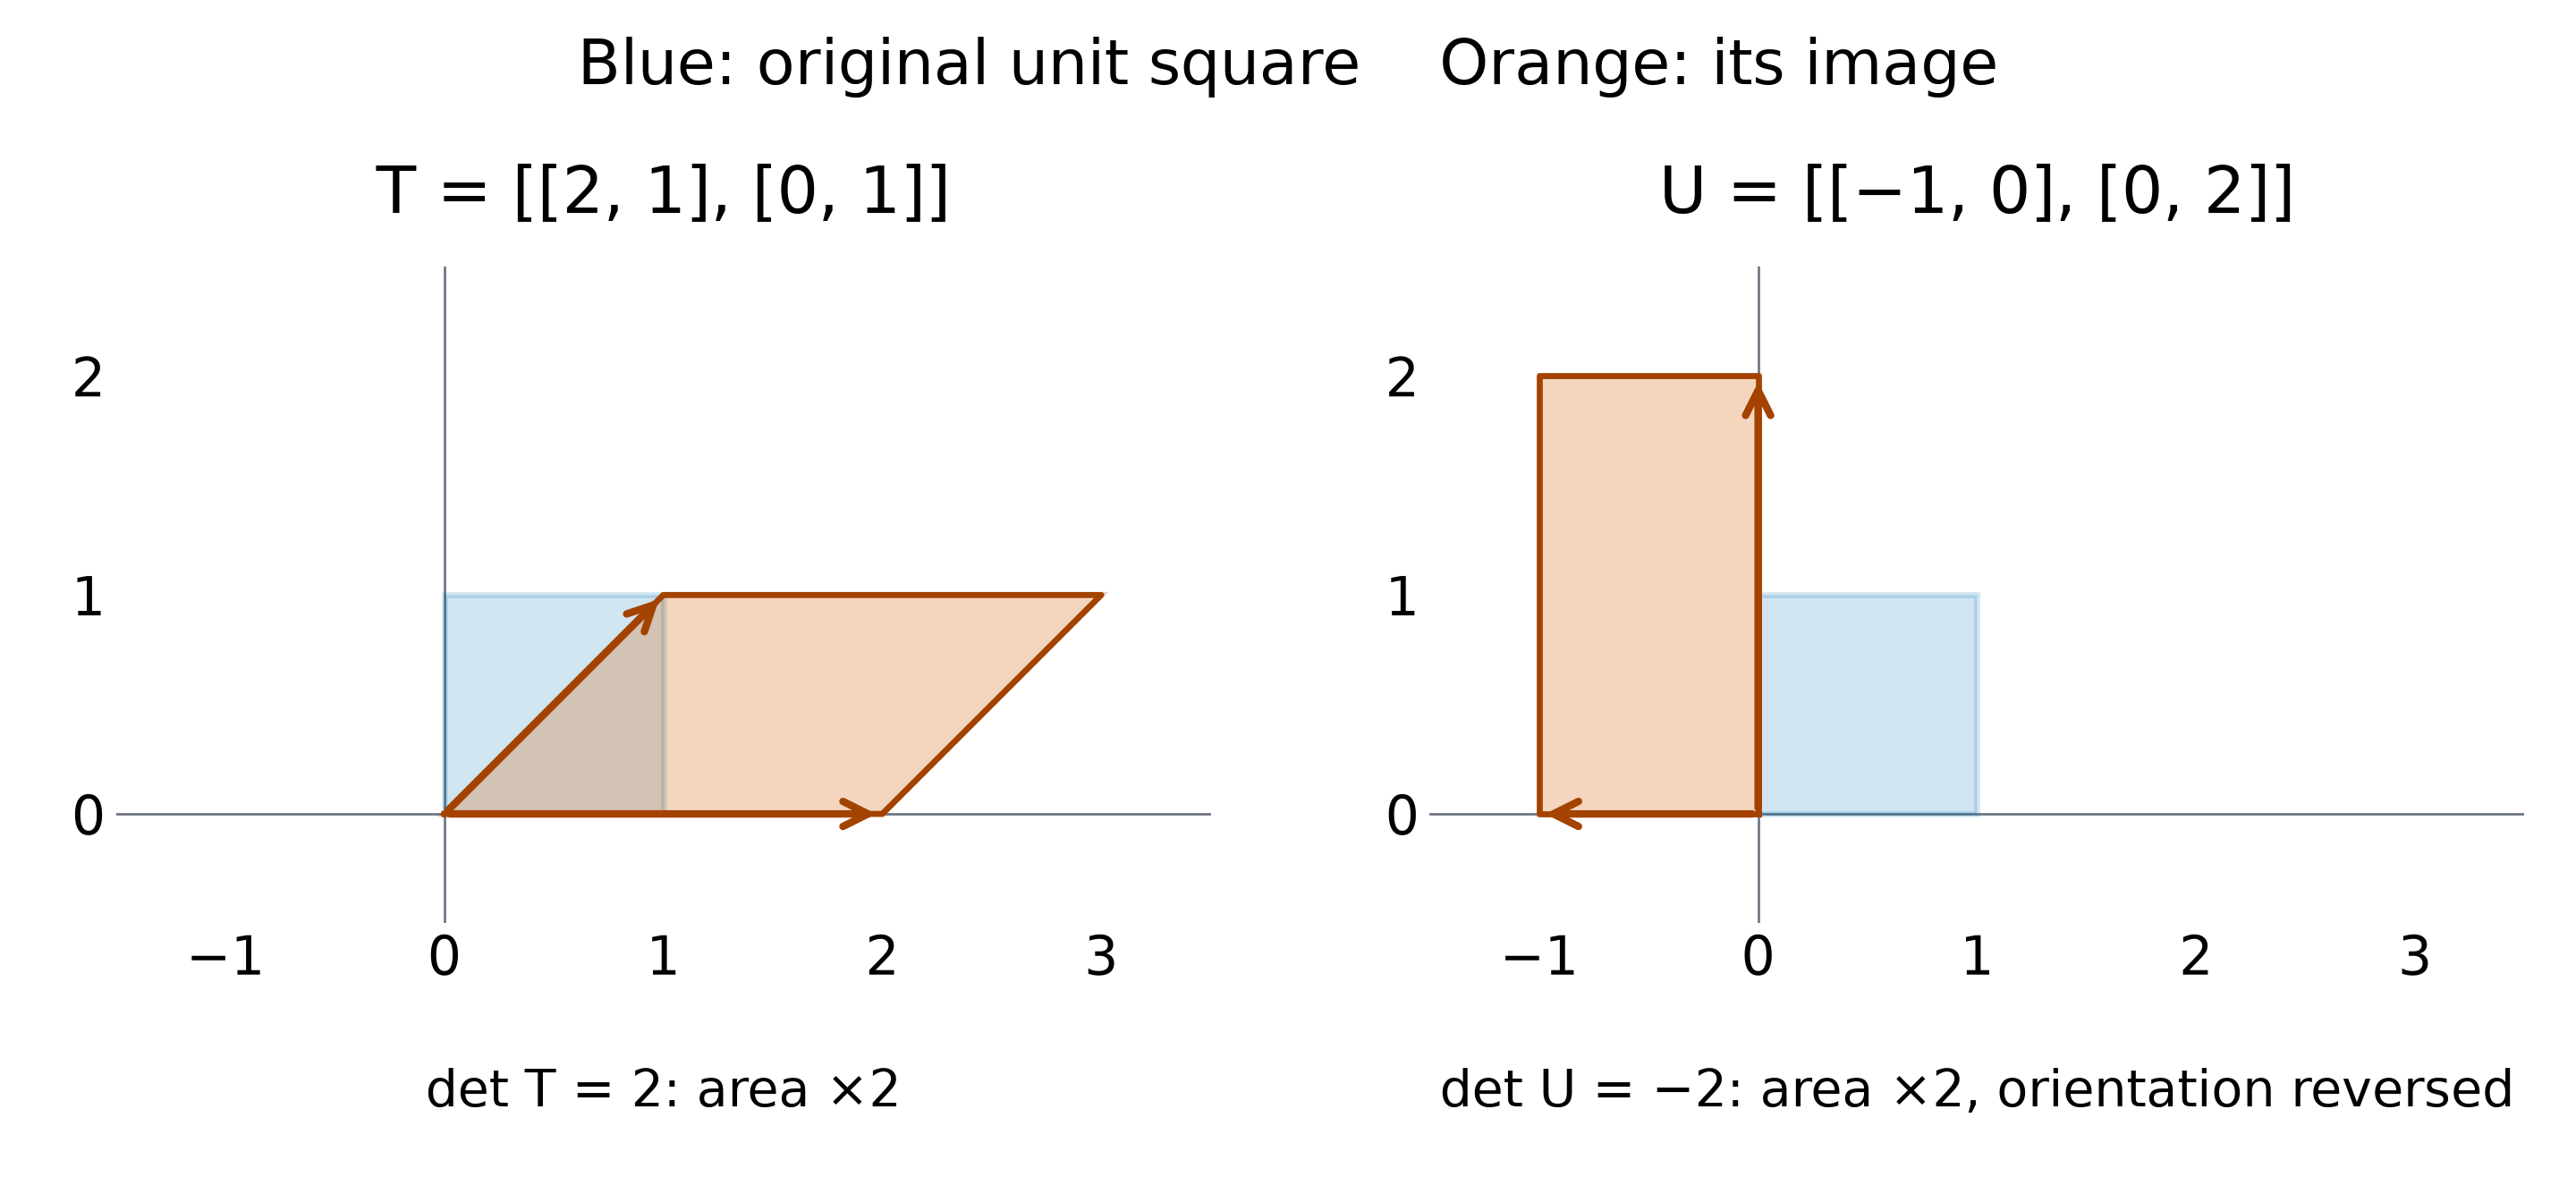
Ambas imágenes tienen un área de 2. Sus determinantes tienen signos opuestos: la magnitud del área y la orientación son propiedades distintas.
Encontrar puntos que permanecen fijos
Un punto invariante mantiene sus propias coordenadas: $T\binom xy=\binom xy$. Resuelva $(T-I)\binom xy=\binom00$. El origen siempre es una solución; una línea de puntos fijos requiere más soluciones que solo el origen. Para $T=\begin{pmatrix}2&1\\0&1\end{pmatrix}$, las ecuaciones se reducen a $x+y=0$. Todo punto en $y=-x$ permanece fijo. Si $\det(T-I)\ne0$, el origen es el único punto invariante; si es cero, resuelva las ecuaciones para encontrar el conjunto real.
Para $T_\theta=\begin{pmatrix}1&1\\0&1\end{pmatrix}R_\theta$, un punto fijo no nulo requiere
$$\det(T_\theta-I)=2-2\cos\theta-\sin\theta=0.$$
En $0<\theta<2\pi$, sustituye $t=\tan(\theta/2)$, verificando $\theta=\pi$ por separado. Luego $4t^2-2t=0$, dando $\theta=2\arctan(1/2)$. La sustitución da $T_\theta-I=\frac15\begin{pmatrix}2&-1\\4&-2\end{pmatrix}$, por lo que la línea fija es $y=2x$. La condición del determinante sola no proporciona su ecuación.
Una línea puede permanecer invariante mientras sus puntos se mueven
Una línea invariante se mapea sobre sí misma como conjunto. Sus puntos individuales pueden moverse a lo largo de ella. Para la transformación no singular $\binom XY=\begin{pmatrix}a&b\\c&d\end{pmatrix}\binom xy$, establezca $y=mx$ y exija $Y=mX$ para cada punto en dicha línea. Esto da $bm^2+(a-d)m-c=0$. Establece ecuaciones de rectas, no solo pendientes, y prueba la recta vertical $x=0$ por separado: asumir una pendiente finita puede omitirla.
Para $T=\begin{pmatrix}2&0\\1&3\end{pmatrix}$ la ecuación de pendiente finita es $-m-1=0$, por lo que $y=-x$ es invariante. La línea vertical $x=0$ también es invariante, porque $(0,y)\mapsto(0,3y)$.
Ningún punto no nulo en $x=0$ permanece fijo. Para esta matriz, resolver $(T-I)(x,y)^{\mathsf T}=0$ da solo el origen: las líneas invariantes y las líneas de puntos fijos responden a preguntas diferentes.
Verificar rectas fuera del origen
Para una recta $y=mx+c$, sustituye su punto general en $(X,Y)$ y exige $Y=mX+c$ para todo $x$. Compara el coeficiente de $x$ y el término independiente. Prueba las rectas verticales $x=c$ por separado. Para el cisallamiento $H=\begin{pmatrix}1&2\\0&1\end{pmatrix}$, cada recta horizontal $y=c$ es invariante: $(x,c)\mapsto(x+2c,c)$. Solo $y=0$ es una línea de puntos invariantes. En $y=1$, cada punto se desplaza dos unidades a la derecha.
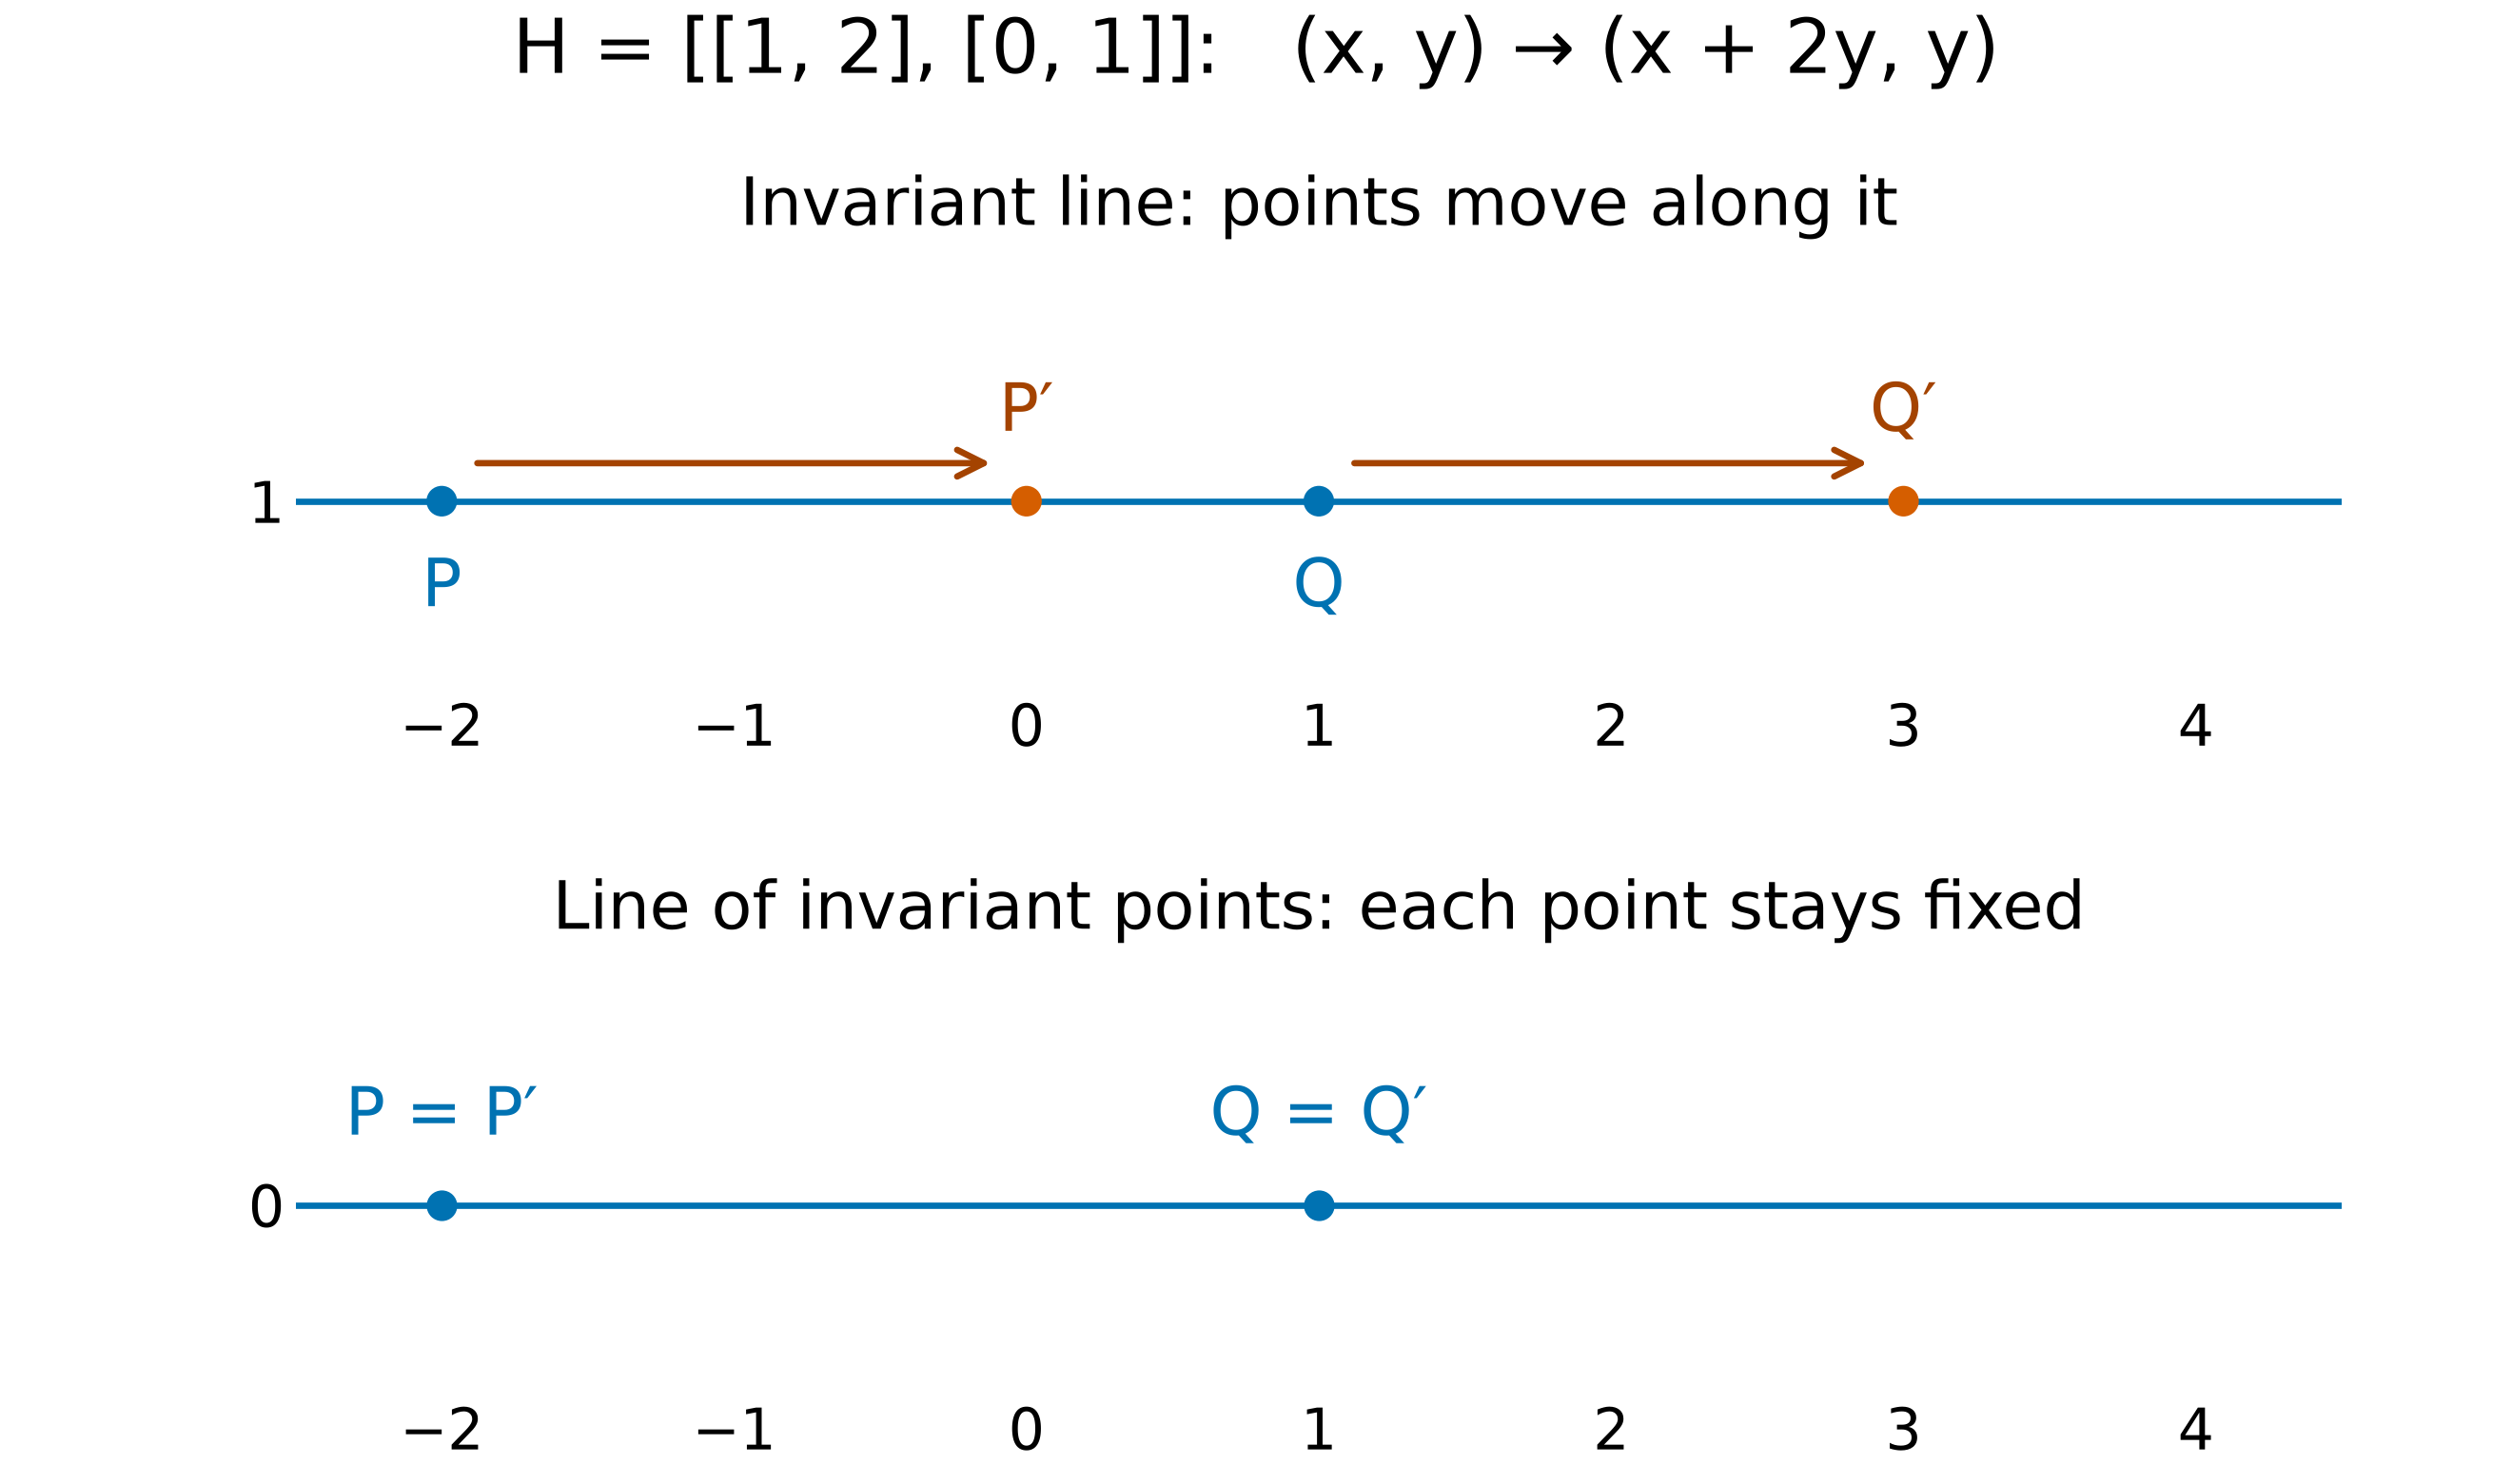
Los dos puntos marcados se mueven a lo largo de y=1, por lo que la línea permanece invariante. Cada punto en y=0 permanece en su propia posición.
Elegir la condición antes del álgebra
Primero identifica si la tarea pide un producto, un inverso, una transformación, un punto invariante o una línea invariante. Establece tamaños y restricciones antes de calcular, y describe completamente las transformaciones geométricas. Verifica un inverso mediante un producto, un punto fijo mediante $T\mathbf v=\mathbf v$, y una línea invariante mediante su ecuación después de la transformación. Una verificación numérica de un solo punto no puede probar que una línea completa sea invariante.
La matriz identidad también se llama matriz unidad. Una matriz inversa deshace un mapa no singular; una matriz singular no tiene inverso. Al describir una transformación geométrica, distingue un punto invariante de una línea invariante.
Explorar
Matrices como transformaciones
Cambia las cuatro entradas y observa cómo el cuadrado unitario se mapea a una nueva forma. El determinante es el factor de escala de área.
Vocabulario
Entrenar
| English | Español |
|---|---|
| matrix/ˈmeɪtrɪks/ | matriz |
| zero matrix/ˈzɪərəʊ ˈmeɪtrɪks/ | matriz nula |
| identity matrix/aɪˈdentɪti ˈmeɪtrɪks/ | matriz identidad |
| determinant/dɪˈtɜːmɪnənt/ | determinante |
| singular matrix/ˈsɪŋɡjʊlə ˈmeɪtrɪks/ | matriz singular |
| inverse matrix/ɪnˈvɜːs ˈmeɪtrɪks/ | matriz inversa |
| geometric transformation/ˌdʒiːəʊˈmetrɪk trænsfɔːˈmeɪʃn/ | transformación geométrica |
| invariant points/ɪnˈveərɪənt pɔɪnts/ | puntos invariantes |
| invariant lines/ɪnˈveərɪənt laɪnz/ | rectas invariantes |
| polar coordinates/ˈpəʊlə kəʊˈɔːdɪnəts/ | polar coordinates |
| Cartesian coordinates/kɑːˈtiːzɪən kəʊˈɔːdɪnəts/ | coordenadas cartesianas |
| polar curves/ˈpəʊlə kɜːvz/ | curvas polares |
| rotation/rəʊˈteɪʃn/ | rotation |
| reflection/rɪˈflekʃn/ | reflection |
| enlargement/enˈlɑːdʒmənt/ | enlargement |
| stretch/stretʃ/ | estiramiento |
| shear/ʃɪə/ | shear |
| quartic equation/ˈkwɔːtɪk ɪˈkweɪʒn/ | ecuación cuártica |
| polynomial/ˌpɒlɪˈnəʊmɪəl/ | polinomio |
| vertical asymptote/ˈvɜːtɪkl ˈæsɪmptəʊt/ | asíntota vertical |
| denominator/dɪˈnɒmɪneɪtə/ | denominador |
| quotient/ˈkwəʊʃənt/ | cociente |
| remainder/rɪˈmeɪndə/ | resto |
| summation/sʌˈmeɪʃn/ | sumatoria |
| telescope/ˈtelɪskəʊp/ | suma telescópica |
| minor/ˈmaɪnə/ | menor |
| cofactor/ˈkəʊˌfæktə/ | cofactor |
| rotational symmetry/rəʊˈteɪʃənl ˈsɪmətri/ | rotational symmetry |
| pole/pəʊl/ | polo |
| initial line/ɪˈnɪʃl laɪn/ | línea inicial |
1.5
Coordenadas polares
Syllabus
| Los candidatos deben ser capaces de: | Notas y ejemplos |
|---|---|
| comprender las relaciones entre coordenadas cartesianas y coordenadas polares, y convertir ecuaciones de curvas de forma cartesiana a polar y viceversa | Se utilizará la convención $r \geqslant 0$. |
| esbozar curvas polares simples, para $0 \leqslant \theta < 2\pi$ o $-\pi < \theta \leqslant \pi$ o un subconjunto de cualquiera de estos intervalos | No se requerirá el trazado detallado de curvas, pero generalmente se esperará que los esbozos muestren características significativas, como simetría, coordenadas de intersección con la línea inicial, la forma de la curva en el polo y los valores mínimo/máximo de $r$. |
| recordar la fórmula $\frac{1}{2} \int r^2 \mathrm{d}\theta$ para el área de un sector, y utilizar esta fórmula en casos sencillos. |
Fuente: Plan de estudios Cambridge International
Las curvas polares se describen mediante un radio y un ángulo, junto con un intervalo permitido.
Elige coordenadas que se adapten a la medición
Un radar mide distancia y dirección. Las coordenadas polares almacenan esto como $(r,\theta)$, en lugar de las distancias horizontal y vertical utilizadas por las coordenadas cartesianas. Un círculo centrado en el radar tiene la sencilla ecuación $r=a$. Otros círculos necesitan ecuaciones diferentes: la elección del origen aún importa. Incluso con simetría rotacional, el intervalo permitido puede mostrar solo una parte de la curva; lee también el intervalo.
Ubica un punto y elige su ángulo
El polo es el origen; la recta inicial apunta a lo largo del eje $x$ positivo. Usa $r\ge0$ en este curso. Los ángulos se miden en sentido antihorario desde la recta inicial; usa radianes para cálculo. Convierte usando $x=r\cos\theta$, $y=r\sin\theta$ y $r^2=x^2+y^2$. En dirección inversa, usa $r=\sqrt{x^2+y^2}$ y selecciona un ángulo en el intervalo indicado usando el cuadrante, no solo $\arctan(y/x)$.
Para $(-\sqrt3,1)$, $r=2$. Un ángulo en $0\le\theta<2\pi$ es $5\pi/6$, no $-\pi/6$: el punto está en el cuadrante II. En el polo $r=0$, todas las descripciones angulares nombran el mismo punto, por lo que el ángulo no es único.
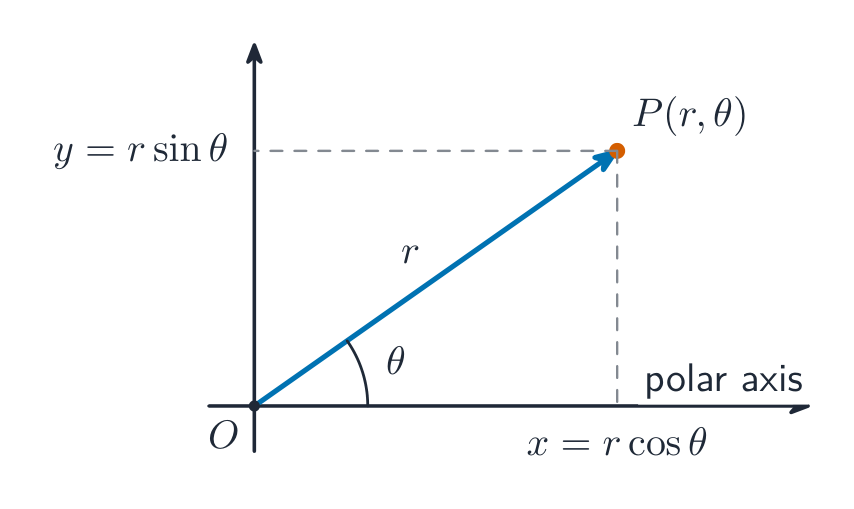
El radio es una distancia. Sus componentes horizontal y vertical pueden ser negativas aunque r sea no negativo.
Convierte ecuaciones y mantiene sus dominios
Sustituye las relaciones de coordenadas en una ecuación, simplifica, luego verifica cualquier paso que haya multiplicado o dividido por $r$. Dividir por $r$ puede hacer perder el polo; multiplicar por $r$ puede introducirlo. Para $r=4\cos\theta$, multiplicar por $r$ da $x^2+y^2=4x$, por lo tanto $(x-2)^2+y^2=4$. El círculo tiene centro $(2,0)$ y radio $2$, trazado una vez sobre $-\pi/2\le\theta\le\pi/2$. Un valor negativo desde $4\cos\theta$ no está permitido bajo $r\ge0$.
La recta $x=2$ se convierte en $r\cos\theta=2$, o $r=2\sec\theta$ con $-\pi/2<\theta<\pi/2$. Multiplicar por $r$ daría $r^2\cos\theta=2r$, lo cual también admite $r=0$: ese punto adicional no está sobre $x=2$.
Construye un boceto a partir de características
Marca el polo y la recta inicial, el intervalo de ángulo dado, puntos sobre la recta inicial, los radios cero y máximo/mínimo, y la forma cerca del polo. Usa algunos ángulos especiales para colocar la curva; el trazado detallado punto a punto no es necesario. Verificar la simetría usando tanto la ecuación como el intervalo. Reemplazar $\theta$ por $-\theta$ prueba la reflexión en la línea inicial; la reflexión en una línea con ángulo $\alpha$ reemplaza $\theta$ por $2\alpha-\theta$. Una fórmula simétrica sobre un intervalo asimétrico no necesariamente genera un esbozo completo simétrico.
Para $r=2(1+\cos\theta)$ sobre $-\pi\le\theta\le\pi$, la curva es una cardioide. Es simétrica respecto a la recta inicial, alcanza el radio máximo $4$ en $\theta=0$, cruza el eje $y$ en $(0,\pm2)$ y tiene un cuspid en el polo cuando $\theta=\pm\pi$. Es una sola curva cerrada, no un círculo.
Un intervalo restringido puede seleccionar una sola rama
Si se da $r^2$, tomar la raíz cuadrada no negativa y verificar dónde es real. Para $r^2=\sin2\theta$ sobre $0\le\theta\le\pi/2$, la curva comienza y termina en el polo, permanece en el primer cuadrante y alcanza $r=1$ en $\theta=\pi/4$. Dado que $\sin(2(\pi/2-\theta))=\sin2\theta$, esta rama es simétrica respecto a $\theta=\pi/4$. Cerca de $\theta=0$, $r^2\approx2\theta$, por lo que sale del polo a lo largo de la línea inicial; cerca del otro extremo retorna a lo largo de la dirección positiva del eje $y$.
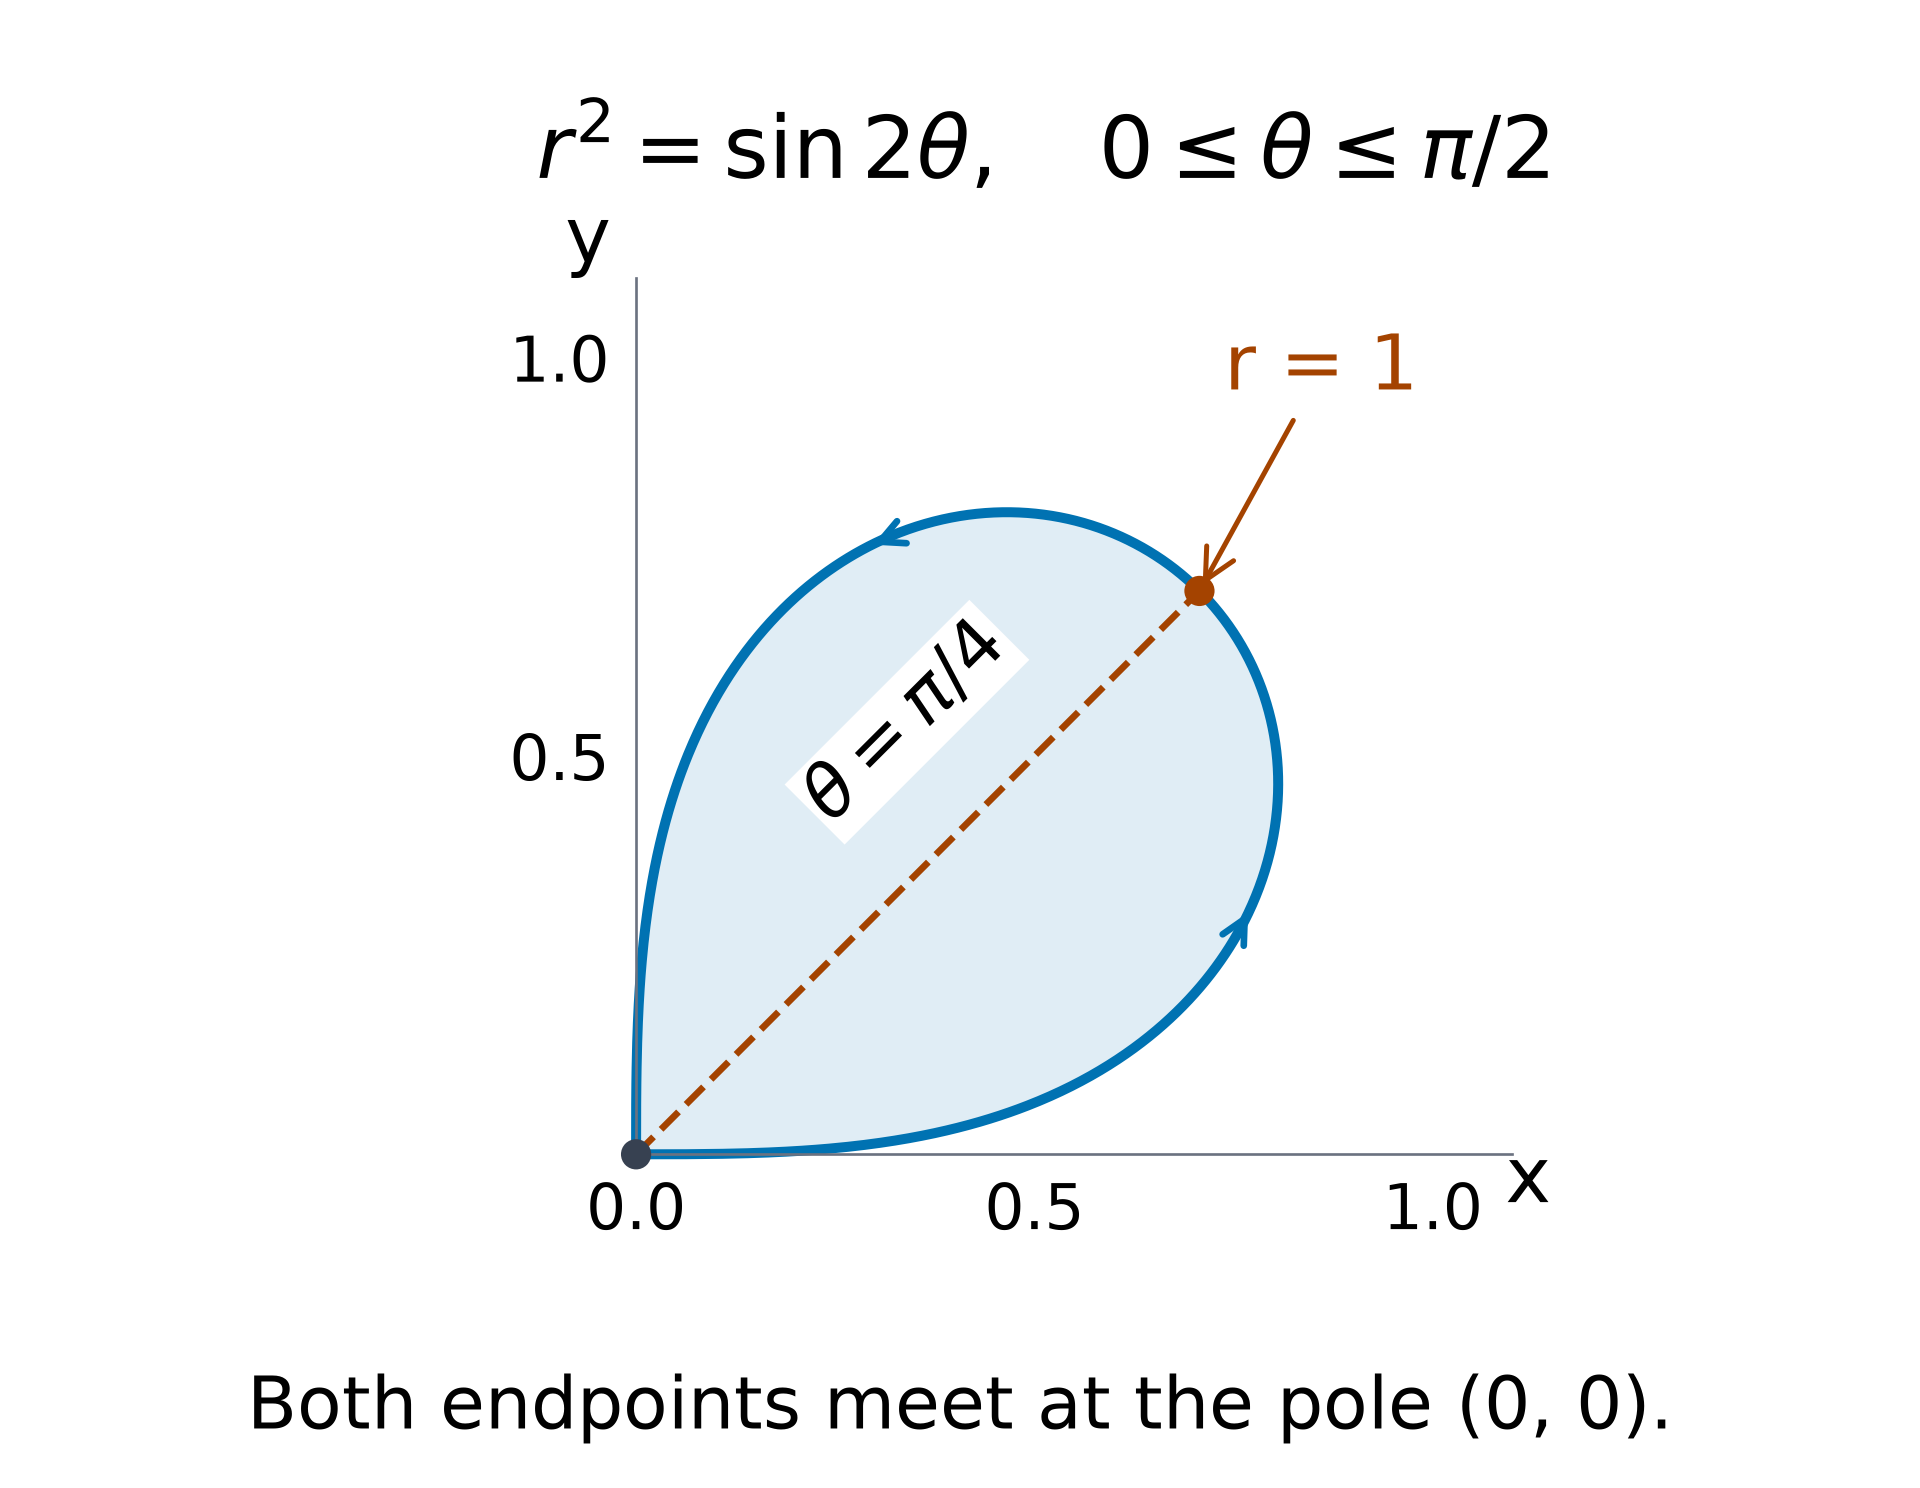
Ambos extremos son el mismo polo. El radio máximo se encuentra sobre la línea de simetría, no sobre ninguno de los ejes coordenados.
Encontrar un área desde sectores radiales
Un sector delgado tiene un área aproximadamente igual a $\tfrac12r^2\,\Delta\theta$. Sumar sectores da el área exacta abajo, cuando la región seleccionada es barrida una vez. Elevar al cuadrado $r$, retener el factor $1/2$ y usar límites en radianes. Para la rama anterior, $r^2$ ya es $\sin2\theta$: no elevarlo al cuadrado nuevamente. Los extremos dan los límites, no un giro completo memorizado.
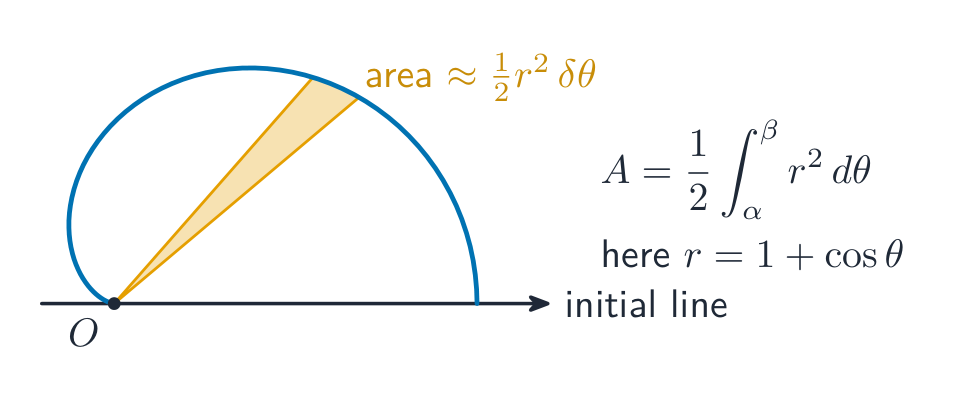
$$A=\frac12\int_\alpha^\beta r^2\,d\theta.$$
$$A=\frac12\int_0^{\pi/2}\sin2\theta\,d\theta
=\left[-\frac14\cos2\theta\right]_0^{\pi/2}
=\frac12.$$
Para una cardioides completa $r=a(1+\cos\theta)$, utilice $(1+\cos\theta)^2$ y $\cos^2\theta=(1+\cos2\theta)/2$. Su área total es $3\pi a^2/2$.
Delimitar una región entre dos curvas
Encontrar sus rayos comunes resolviendo sus radios iguales, y verificar el polo por separado. Identificar cuál radio es externo durante todo el intervalo. La franja radial tiene un área de $\tfrac12(r_{\rm outer}^2-r_{\rm inner}^2)\,d\theta$; no es el cuadrado de la diferencia de radios. En el primer cuadrante, la región dentro de $r=4\cos\theta$ pero fuera de $r=2$ se encuentra sobre $0\le\theta\le\pi/3$. Toda la región también tiene una mitad inferior reflejada; incluirla solo si la pregunta lo solicita.
$$A_{\rm upper}=\frac12\int_0^{\pi/3}(16\cos^2\theta-4)\,d\theta
=\left[2\theta+2\sin2\theta\right]_0^{\pi/3}
=\frac{2\pi}{3}+\sqrt3.$$
El polo no es un punto común: $r=2$ nunca lo alcanza. Un punto en una curva no es una intersección a menos que esté sobre la otra.
El punto más lejos del polo no es necesariamente el más alto
La distancia al polo es $r$. Para encontrar sus extremos, comparar los extremos permitidos y los valores estacionarios de $r$, o de $r^2$ cuando $r\ge0$. Un punto con el mayor $r$ no necesariamente tiene el mayor $x$ o $y$. La distancia a la línea inicial para un punto en el primer cuadrante es $y=r\sin\theta$. Escribir la distancia requerida antes de derivar, luego verificar sus extremos. Para otras regiones, considerar los signos y si la pregunta nombra una línea completa o semirrecta.
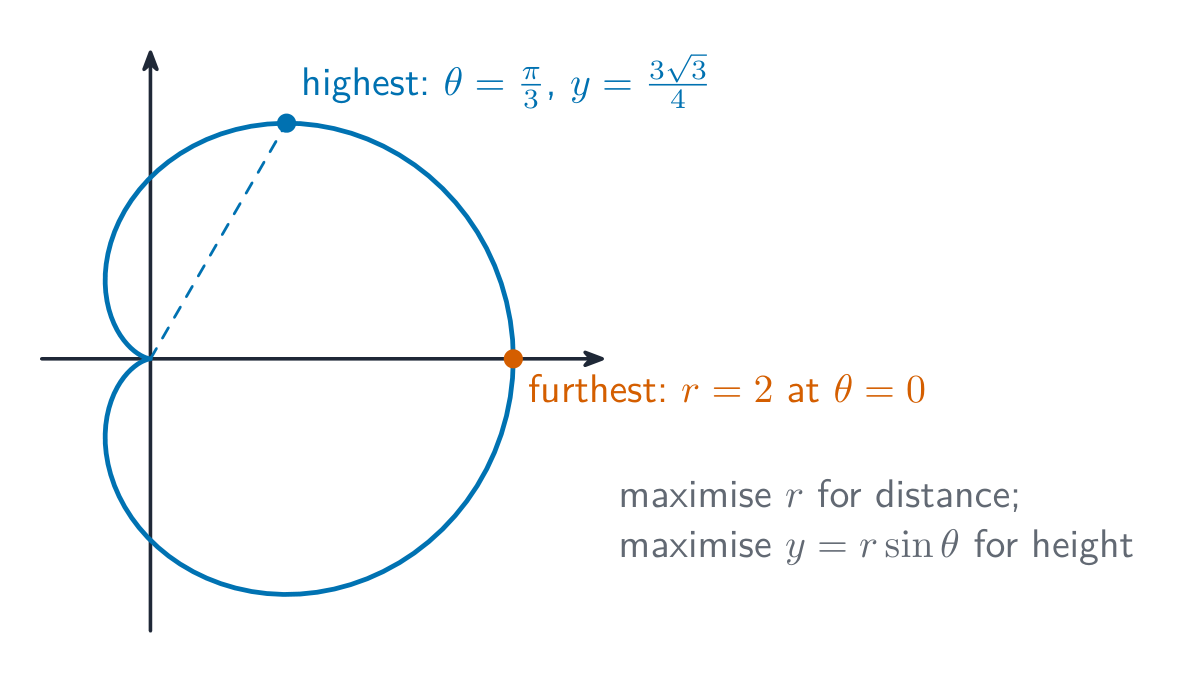
Para $r=2\sin2\theta$, $0\le\theta\le\pi/2$, el radio más grande es $2$ en $\theta=\pi/4$. Sin embargo,
$$y=4\sin^2\theta\cos\theta.$$
Escribir $u=\cos\theta$ da $y=4u(1-u^2)$ para $0\le u\le1$. Su máximo ocurre en $u=1/\sqrt3$, dando $y_{\max}=8/(3\sqrt3)$ en un ángulo diferente. Ambos extremos dan $y=0$.
Integrar una curva polar desconocida
Una ecuación polar no necesita ser un círculo o cardioide nombrados. Para $r=\theta e^{\theta/2}$ sobre $0\le\theta\le\pi$, el radio aumenta de $0$ a $\pi e^{\pi/2}$. La curva comienza en el polo, gira antihorario medio giro y termina en el eje negativo $x$. La región barrida desde el polo está acotada por la curva y los rayos de los extremos. Su área es $\tfrac12\int_0^\pi\theta^2e^\theta\,d\theta$. La integración por partes dos veces da un valor exacto; no reemplazarla con el área de un círculo con el radio más grande.
$$\int\theta^2e^\theta\,d\theta
=e^\theta(\theta^2-2\theta+2)+C,$$
$$A=\frac12e^\pi(\pi^2-2\pi+2)-1.$$
Leer la región antes de elegir los límites
Establecer la convención de radio no negativo y los ángulos permitidos, esbozar las características importantes, y mantener bajo revisión cualquier polo perdido o introducido al convertir ecuaciones. Para el área, identificar la región y barrerla una vez. Para la mayor distancia, decidir si la expresión a optimizar es $r$, $x$, $y$ o una distancia a la línea especificada. Verificar extremos así como valores estacionarios.
Explorar
Curvas polares
Elige una curva y cambia a. En forma polar, un punto se define por su distancia r y ángulo θ: eso dibuja rosas, cardioides y espirales.
Vocabulario
Entrenar
| English | Español |
|---|---|
| cardioid/ˈkɑːdiɔɪd/ | cardioid |
| sector/ˈsektə/ | sector |
| normal vector/ˈnɔːml ˈvektə/ | normal vector |
1.6
Vectores
Syllabus
| Los candidatos deben ser capaces de: | Notas y ejemplos |
|---|---|
| usar la ecuación de un plano en cualquiera de las formas $ax + by + cz = d$ o $\mathbf{r.n} = p$ o $\mathbf{r} = \mathbf{a} + \lambda\mathbf{b} + \mu\mathbf{c}$ y convertir ecuaciones de planos de una forma a otra según sea necesario para resolver problemas | |
| recordar que el producto vectorial $\mathbf{a} \times \mathbf{b}$ de dos vectores puede expresarse bien como $|\mathbf{a}||\mathbf{b}|\sin\theta\hat{\mathbf{n}}$, donde $\hat{\mathbf{n}}$ es un vector unitario, o en forma de componentes como $(a_2b_3 - a_3b_2)\mathbf{i} + (a_3b_1 - a_1b_3)\mathbf{j} + (a_1b_2 - a_2b_1)\mathbf{k}$ | |
| usar ecuaciones de rectas y planos, junto con productos escalares y vectoriales cuando corresponda, para resolver problemas relacionados con distancias, ángulos e intersecciones, incluyendo: – determinar si una recta se encuentra en un plano, es paralela a un plano o intersecta un plano, y encontrar el punto de intersección de una recta y un plano cuando existe – encontrar el pie de la perpendicular desde un punto a un plano – encontrar el ángulo entre una recta y un plano, y el ángulo entre dos planos – encontrar una ecuación para la recta de intersección de dos planos – calcular la distancia más corta entre dos rectas alabeadas – encontrar una ecuación para la perpendicular común a dos rectas alabeadas. |
Fuente: Plan de estudios Cambridge International
Vectores describen tanto magnitud como dirección.
Encontrar la ruta más corta y segura en el espacio
Un dron debe acercarse a un techo plano por la ruta más corta. Un cable debe unir dos rieles que no se encuentran. Estos son problemas de geometría distintos: primero identifiquen los puntos, líneas y plano involucrados. Una dirección sola no es una línea completa. Una distancia sola no localiza sus extremos. Los productos vectoriales y escalares permiten construir la geometría y luego verificarla.
Elegir el producto que responde a la pregunta
El producto escalar es $\mathbf u\cdot\mathbf v=u_1v_1+u_2v_2+u_3v_3$. Para vectores no nulos, equivale a $|\mathbf u||\mathbf v|\cos\theta$, por lo que un producto escalar cero identifica direcciones perpendiculares. El vector nulo no tiene dirección ni ángulo definido. El producto vectorial es anticommutativo: invertir el orden invierte su signo. Su magnitud es $|\mathbf u||\mathbf v|\sin\theta$, el área del paralelogramo generado por los vectores. Un triángulo tiene la mitad de esta área. Para entradas no paralelas, $\hat{\mathbf n}$ es la normal unitaria en la dirección del producto ordenado.
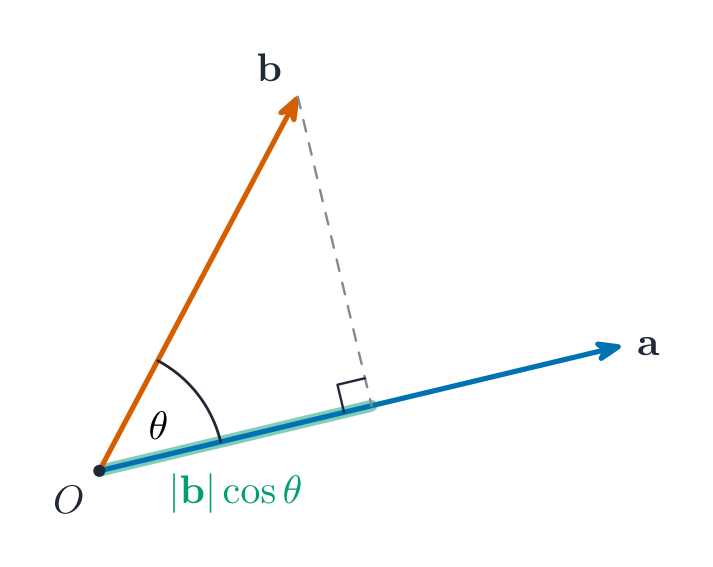
$$\mathbf u\times\mathbf v=|\mathbf u||\mathbf v|\sin\theta\,\hat{\mathbf n},\qquad |\hat{\mathbf n}|=1,$$
$$\mathbf u\times\mathbf v=
\begin{pmatrix}
u_2v_3-u_3v_2\\
u_3v_1-u_1v_3\\
u_1v_2-u_2v_1
\end{pmatrix}.$$
Para $\mathbf u=(1,1,0)$ y $\mathbf v=(0,1,1)$,
$$\mathbf u\times\mathbf v=(1,-1,1),\qquad
\mathbf u\cdot\mathbf v=1.$$
El producto cruzado tiene producto escalar cero con cada entrada y magnitud $\sqrt3$. Los vectores paralelos tienen producto cruzado cero, por lo que no pueden proporcionar una dirección normal a un plano único. Como comparación, $(1,1,0)$ y $(1,-1,0)$ tienen producto escalar cero y son perpendiculares.
Leer las tres formas de un plano
Un vector normal es un vector no nulo perpendicular a cada dirección en el plano. La forma cartesiana $ax+by+cz=d$ es la forma de producto escalar $\mathbf r\cdot\mathbf n=d$, con $\mathbf n=(a,b,c)$. Una normal unitaria es $\mathbf n/|\mathbf n|$. El número $d$ generalmente no es la distancia al origen a menos que la normal sea un vector unitario. En $\mathbf r=\mathbf a+\lambda\mathbf b+\mu\mathbf c$, $\mathbf a$ localiza un punto y los vectores de dirección no paralelos $\mathbf b,\mathbf c$ dan direcciones en el plano. Los parámetros varían independientemente. Los vectores de dirección paralelos describen solo una línea, no un plano.
Un plano con normal $(2,-1,3)$ que pasa por $(1,0,2)$ tiene
$$2x-y+3z=2(1)-0+3(2)=8.$$
Multiplicar cada coeficiente, incluido el lado derecho, por la misma constante no nula da como resultado el mismo plano.
Convertir un plano paramétrico a forma cartesiana
Tomen el producto cruz de sus dos vectores de dirección para hallar una normal. Luego usen un punto conocido para encontrar la constante: $\mathbf n\cdot\mathbf r=\mathbf n\cdot\mathbf a$. Para tres puntos dados, formen primero dos vectores de desplazamiento desde uno de ellos. Para volver a una ecuación paramétrica, elijan dos coordenadas como parámetros libres, resuelvan para la tercera y separen un punto fijo de los dos términos de dirección. Verifiquen que ambas direcciones tengan producto escalar cero con la normal.
A favor
$$\mathbf r=(1,0,2)+\lambda(1,1,0)+\mu(0,1,1),$$
la normal es $(1,-1,1)$, lo que da $x-y+z=3$. Por el contrario, fíjese en $x=1+\lambda$ y $z=2+\mu$. La ecuación cartesiana proporciona $y=\lambda+\mu$, recuperando la forma paramétrica original.
Clasificar una línea y un plano antes de resolver
Sustituyan $\mathbf r=\mathbf a+t\mathbf u$ en $\mathbf n\cdot\mathbf r=d$. Si $\mathbf n\cdot\mathbf u\ne0$, hay una intersección, encontrada mediante el parámetro de abajo. Sustituyan de nuevo para obtener el punto real. Si $\mathbf n\cdot\mathbf u=0$, prueben el punto base. Cuando $\mathbf n\cdot\mathbf a=d$, toda la línea está contenida en el plano; de lo contrario es paralela y separada. Dividir por cero ocultaría esta distinción.
$$t=\frac{d-\mathbf n\cdot\mathbf a}{\mathbf n\cdot\mathbf u}
\quad\text{when }\mathbf n\cdot\mathbf u\ne0.$$
Para el plano $x-y+z=3$, la recta $\mathbf r=t(1,0,1)$ lo intersecta cuando $2t=3$, en $(3/2,0,3/2)$. La recta $(1,0,2)+t(1,1,0)$ está contenida en el plano. La recta $t(1,1,0)$ es paralela y separada, porque sus puntos satisfacen $x-y+z=0$ en su lugar.
Encontrar el pie de una perpendicular
La proyección ortogonal $H$ de un punto $P$ sobre un plano se encuentra en la recta normal que pasa por $P$. Escriba $\mathbf h=\mathbf p-t\mathbf n$, sustitúyalo en la ecuación del plano y resuelva para $t$. El signo determina la dirección a lo largo de la normal. Verifiquen ambas condiciones: $H$ está en el plano y $\overrightarrow{PH}$ es paralelo a su normal. Simplemente encontrar algún punto en el plano no lo convierte en el punto más cercano.
De $P=(3,0,3)$ a $x-y+z=3$, utilice $\mathbf n=(1,-1,1)$:
$$\mathbf n\cdot(\mathbf p-t\mathbf n)=3
\quad\Rightarrow\quad 6-3t=3.$$
Por lo tanto, $t=1$ y $H=(2,1,2)$. Satisface $2-1+2=3$, y $\overrightarrow{PH}=(-1,1,-1)$ es paralelo a la normal.
Medir la distancia de un punto a un plano
La distancia más corta es la componente del desplazamiento en la dirección normal. Para una normal no nula, usen el numerador absoluto para obtener una distancia no negativa; no confundan la constante del plano con el símbolo de distancia. Multiplicar la ecuación de un plano por una constante no nula cambia el numerador y el denominador en la misma proporción, dejando la distancia sin cambios. Un numerador igual a cero significa que el punto ya se encuentra en el plano.
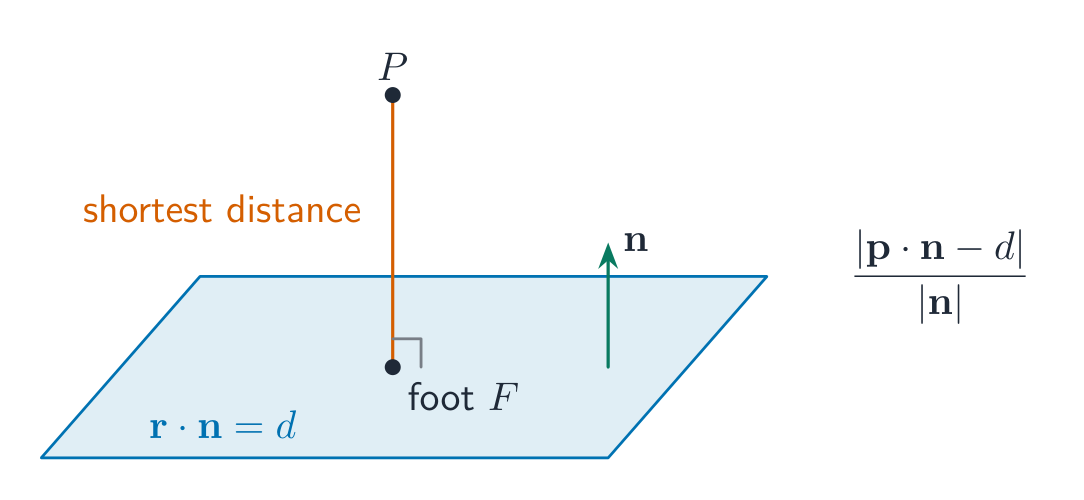
$$D=\frac{|ax_0+by_0+cz_0-d|}{\sqrt{a^2+b^2+c^2}}
=\frac{|\mathbf n\cdot\mathbf p-d|}{|\mathbf n|}.$$
Para $P=(3,0,3)$ y $x-y+z=3$, $D=|6-3|/\sqrt3=\sqrt3$. Esto coincide con la longitud de $\overrightarrow{PH}$ arriba. La distancia del plano al origen también es $|3|/\sqrt3=\sqrt3$, aunque son problemas distintos de punto a plano.
Usar vectores normales para ángulos entre planos
El ángulo menor entre dos planos es el ángulo menor entre sus direcciones normales, con $0\le\alpha\le\pi/2$. El producto escalar absoluto elimina la elección de la dirección normal: $\mathbf n$ y $-\mathbf n$ describen el mismo plano. El ángulo $\phi$ entre una recta y un plano es complementario al ángulo entre su dirección y la normal del plano. Use el seno para el ángulo recta-plano, con $0\le\phi\le\pi/2$, y verifique que ambos vectores directores sean no nulos.
$$\cos\alpha=\frac{|\mathbf n_1\cdot\mathbf n_2|}{|\mathbf n_1||\mathbf n_2|},
\qquad
\sin\phi=\frac{|\mathbf u\cdot\mathbf n|}{|\mathbf u||\mathbf n|}.$$
Los planos $x-y+z=3$ y $x+y+z=5$ tienen normales con producto escalar $1$ y longitudes $\sqrt3$, por lo que $\alpha=\arccos(1/3)\approx70.5^\circ$. Una recta con dirección $(1,0,1)$ forma un ángulo $\phi=\arcsin(2/\sqrt6)\approx54.7^\circ$ con el primer plano. Usar el coseno daría su ángulo con la normal en su lugar.
Encontrar la intersección de dos planos
Para normales no paralelas, la dirección de intersección es $\mathbf n_1\times\mathbf n_2$. Encuentre un punto común resolviendo ambas ecuaciones de plano, luego escriba la ecuación completa de la recta: punto más parámetro por dirección. Si las normales son paralelas, compare las constantes usando el mismo factor de escala: los planos son idénticos o paralelos y separados. Un producto cruzado nulo no puede proporcionar una dirección de intersección.
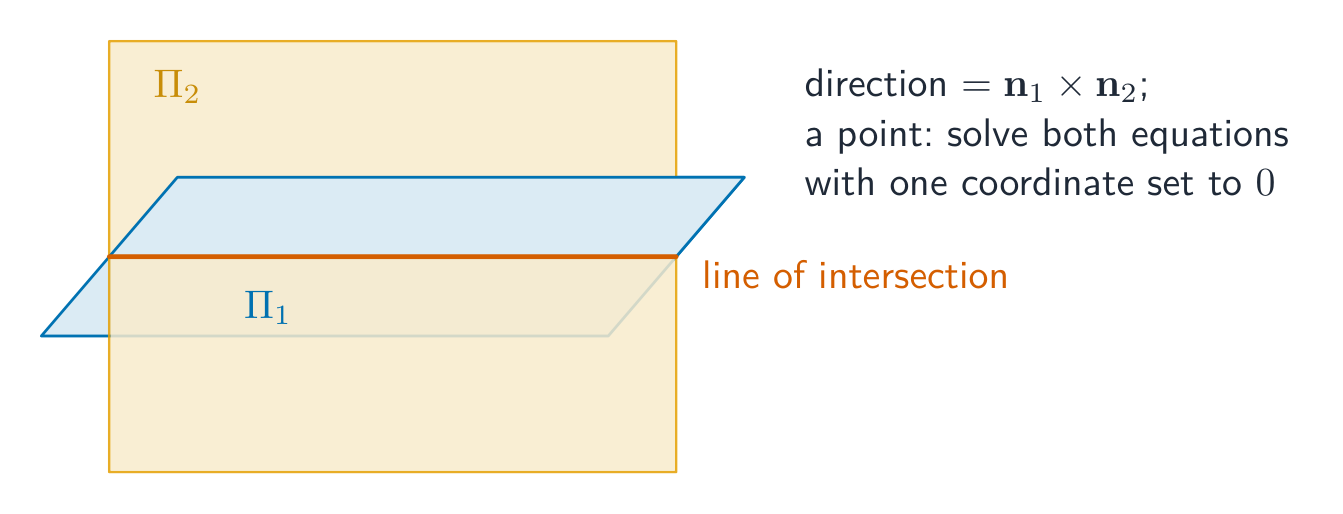
Reste $x-y+z=3$ de $x+y+z=5$ para obtener $y=1$, luego $x+z=4$. Un punto común es $(4,1,0)$. El producto cruz de las normales es $(-2,0,2)$, por lo tanto una línea de intersección equivalente es
$$\mathbf r=(4,1,0)+t(-1,0,1).$$
Cada punto de esta línea satisface ambas ecuaciones del plano; no es necesario usar el vector director sin simplificar.
Determinar si dos rectas son reversas
Reversas (o alabeadas) son rectas que ni son paralelas ni se intersectan. Para $\mathbf r=\mathbf a+s\mathbf u$ y $\mathbf r=\mathbf b+t\mathbf v$, compare sus direcciones y, si no son paralelas, resuelva las tres ecuaciones de coordenadas para encontrar una intersección. Se deben usar dos parámetros diferentes de recta. Cuando $\mathbf u\times\mathbf v\ne0$, las rectas son coplanares exactamente cuando $(\mathbf b-\mathbf a)\cdot(\mathbf u\times\mathbf v)=0$. Un valor no nulo demuestra que son reversas. No aplique el denominador de distancia de rectas reversas a rectas paralelas.
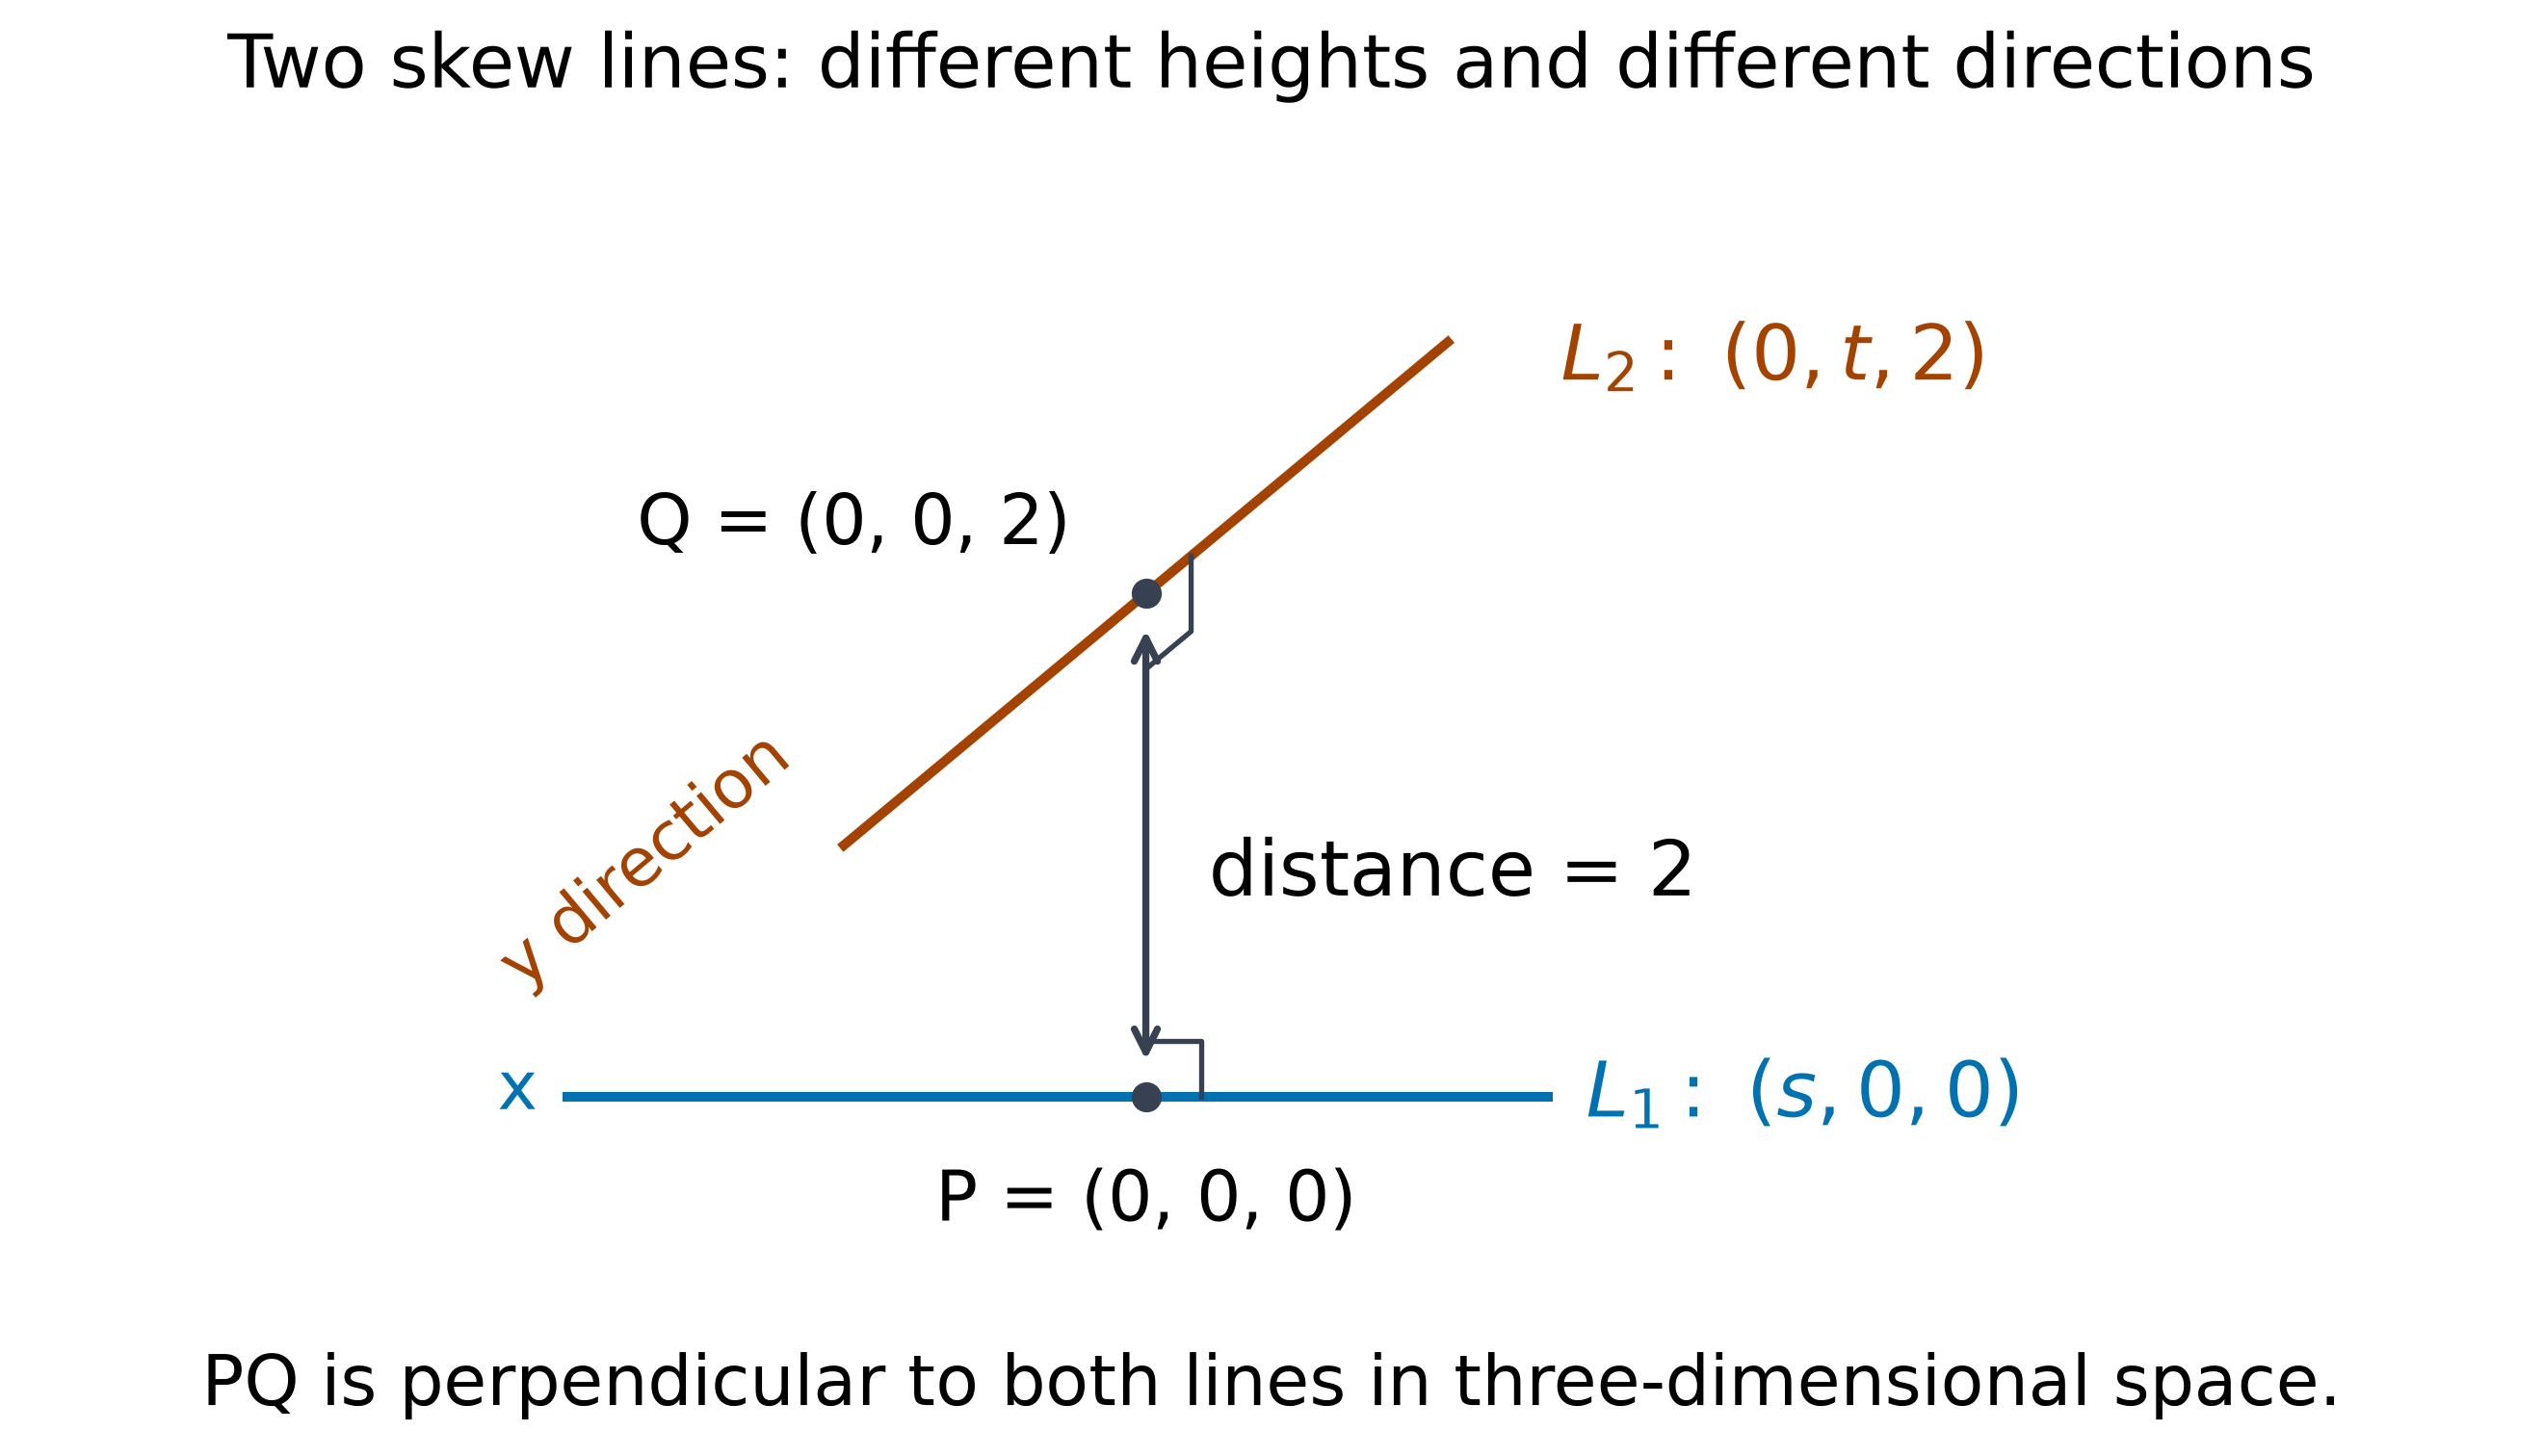
Este esquema utiliza el eje x y una línea paralela al eje y a la altura 2. Sus puntos más cercanos tienen las mismas coordenadas x e y, por lo que su conector tiene longitud 2.
Calcular la distancia mínima entre rectas reversas
Para rectas no paralelas, $\mathbf u\times\mathbf v$ es perpendicular a ambas. Proyecte el desplazamiento entre sus puntos base sobre esta dirección. Cualquier múltiplo no nulo del producto cruzado da la misma distancia. La fórmula siguiente proporciona una distancia, no la ubicación del segmento más corto. Para rectas paralelas use $|(\mathbf b-\mathbf a)\times\mathbf u|/|\mathbf u|$ en su lugar; para rectas no paralelas que se intersectan, el numerador es cero.
$$D=\frac{|(\mathbf b-\mathbf a)\cdot(\mathbf u\times\mathbf v)|}
{|\mathbf u\times\mathbf v|}.$$
Sea
$$L_1:\ \mathbf r=(1,0,1)+s(1,1,0),\qquad
L_2:\ \mathbf r=(2,2,3)+t(0,1,1).$$
Su producto cruz es $(1,-1,1)$ y su desplazamiento de puntos base es $(1,2,2)$. Su producto escalar con el producto cruz es $1$, por lo que son alabizas y $D=1/\sqrt3$.
Localizar la perpendicular común
Sean $P=\mathbf a+s\mathbf u$ y $Q=\mathbf b+t\mathbf v$. El conector más corto cumple $(\mathbf q-\mathbf p)\cdot\mathbf u=0$ y $(\mathbf q-\mathbf p)\cdot\mathbf v=0$. Resuelva estas dos ecuaciones simultáneas para obtener los parámetros. Presente la perpendicular común como una recta que pasa por $P$ en dirección $\mathbf u\times\mathbf v$, o por $Q$ en la misma dirección. Verifique que corta a ambas rectas originales y que la longitud del segmento coincide con la fórmula de distancia. Una dirección perpendicular a través de un punto arbitrario es insuficiente.
Para las dos líneas anteriores,
$$\mathbf q-\mathbf p=(1-s,\ 2+t-s,\ 2+t).$$
La ortogonalidad proporciona $2s-t=3$ y $s-2t=4$, por consiguiente $s=2/3$ y $t=-5/3$. Por lo tanto
$$P=(5/3,2/3,1),\qquad Q=(2,1/3,4/3),$$
$$\mathbf r=(5/3,2/3,1)+k(1,-1,1)$$
es la perpendicular común. En $k=1/3$ alcanza $Q$, y $|PQ|=\sqrt3/3$ concuerda con $1/\sqrt3$.
Comprobar las condiciones geométricas
Una normal debe ser no nula, un plano necesita dos direcciones independientes, y el denominador de distancia de rectas reversas requiere rectas no paralelas. Establezca restricciones de parámetro antes de elevar al cuadrado las ecuaciones de distancia; los valores absolutos pueden dar más de un valor válido. Sustituya un punto propuesto en su plano, verifique una línea de intersección en ambos planos y compruebe ambas ecuaciones de ortogonalidad para una perpendicular común. Estas comprobaciones explican por qué el resultado satisface la geometría.
Explorar
Vectores
a · b = |a||b|cos θ
El producto escalar es cero exactamente cuando dos vectores son perpendiculares.
Vocabulario
Entrenar
| English | Español |
|---|---|
| plane/pleɪn/ | plane |
| vector product/ˈvektə ˈprɒdʌkt/ | vector product |
| vectors/ˈvektəz/ | vectores |
| skew lines/skjuː laɪnz/ | rectas alabadas |
| mathematical induction/ˌmæθɪˈmætɪkl ɪnˈdʌkʃn/ | mathematical induction |
| conjecture/kənˈdʒektʃə/ | conjecture |
| inductive proof/ɪnˈdʌktɪv pruːf/ | demostración inductiva |
| symmetric functions/sɪˈmetrɪk ˈfʌŋkʃnz/ | funciones simétricas |
| perpendicular/ˌpɜːpənˈdɪkjʊlə/ | perpendicular |
| parallelogram/ˌpærəˈleləɡræm/ | parallelogram |
| anti-commutative/ˌæntikəˈmjuːtətɪv/ | anti-commutative |
| scalar product/ˈskeɪlə ˈprɒdʌkt/ | producto escalar |
| unit normal/ˈjuːnɪt ˈnɔːml/ | vector normal unitario |
| foot of a perpendicular/fʊt əvə ˌpɜːpənˈdɪkjʊlə/ | pie de la perpendicular |
| common perpendicular/ˈkɒmən ˌpɜːpənˈdɪkjʊlə/ | perpendicular común |
| positive integer/ˈpɒzɪtɪv ˈɪntɪdʒə/ | positive integer |
| base case/beɪs keɪs/ | base case |
| inductive step/ɪnˈdʌktɪv step/ | inductive step |
1.7
Demostración por inducción
Syllabus
| Los candidatos deben ser capaces de: | Notas y ejemplos |
|---|---|
| utilizar el método de inducción matemática para establecer un resultado dado | ej. $\sum_{r=1}^{n} r^4 = \frac{1}{4}n^2(n+1)^2$, $u_n = \frac{1}{2}(1 + 3^{n-1})$ para la secuencia dada por $u_{n+1} = 3u_n - 1$ y $u_1 = 1$, $\begin{pmatrix} 4 & -1 \\ 6 & -1 \end{pmatrix}^n = \begin{pmatrix} 3 \times 2^n - 2 & 1 - 2^n \\ 3 \times 2^{n+1} - 6 & 3 - 2^{n+1} \end{pmatrix}$, $3^{2n} + 2 \times 5^n - 3$ es divisible por 8. |
| reconocer situaciones donde una conjetura basada en una prueba limitada seguida de una demostración inductiva es una estrategia útil, y llevarla a cabo en casos simples. | ej. encontrar la derivada $n$-ésima de $x e^x$, encontrar $\sum_{r=1}^{n} r \times r!$. |
Fuente: Plan de estudios Cambridge International
Una demostración que utiliza este método es una demostración inductiva.
Una regla repetible debe comenzar en algún lugar
Verificar un patrón para los primeros números enteros positivos no puede establecer infinitos casos. La inducción matemática une una primera afirmación verdadera con una regla que alcanza cada siguiente afirmación. El caso base inicia la cadena. El paso inductivo demuestra un enlace condicional para un entero arbitrario permitido, no solo el siguiente número en una tabla corta.
Enuncie exactamente qué se está demostrando
Escriba la afirmación $P(n)$ y su rango de enteros, comenzando en $n_0$. Verifique $P(n_0)$ directamente, utilizando una condición inicial dada si es apropiado. Luego asuma $P(k)$ para un entero arbitrario $k\ge n_0$ y use esa suposición para derivar $P(k+1)$. La hipótesis inductiva es temporal y condicional: no asume el resultado para cada entero. Concluya que $P(n)$ se cumple para todos los enteros $n\ge n_0$, porque el caso base verificado y el enlace general juntos los alcanzan.
No asumas el caso $k+1$ mientras intentas demostrarlo. Mostrar solo $P(k+1)\Rightarrow P(k)$ da una implicación incorrecta. El álgebra inversa puede ayudarte a planear, pero una demostración necesita un argumento válido hacia adelante o una cadena justificada de enunciados equivalentes.
Añada el nuevo término en una suma
Para una suma finita, separe el último término de la suma $k+1$. Reemplace solo sus primeros $k$ términos usando la hipótesis, luego simplifique a la fórmula con $n=k+1$. Muestre el caso inicial, la hipótesis exacta y la conclusión final. Una línea que simplemente cita la fórmula de la suma para $k+1$ no ha establecido el enlace.
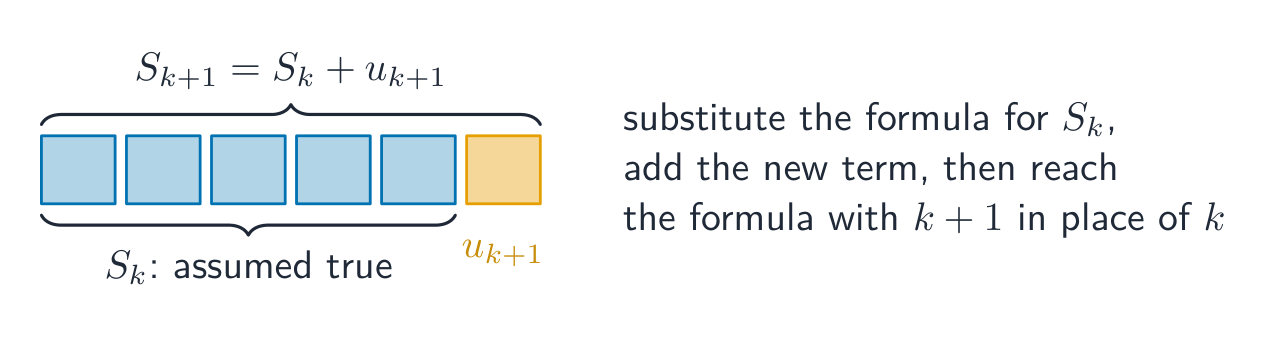
Demuestra $\sum_{r=1}^{n}r(r+1)=n(n+1)(n+2)/3$ para los enteros positivos $n$.
En $n=1$, ambos lados son iguales a $2$. Asume que la fórmula se cumple para $n=k$. Entonces
$$\begin{aligned}
\sum_{r=1}^{k+1}r(r+1)
&=\frac{k(k+1)(k+2)}3+(k+1)(k+2)\\
&=\frac{(k+1)(k+2)(k+3)}3.
\end{aligned}$$
Esta es la fórmula requerida $k+1$, por lo que el resultado sigue para todos los enteros positivos por inducción.
Exponga un múltiplo entero para divisibilidad
Para demostrar que una expresión es divisible por un entero no nulo $m$, escríbala como $m$ veces un entero. En el paso inductivo, aisle la expresión asumida divisible y muestre que cada término restante también es un múltiplo de $m$. Tanto un múltiplo conveniente de la expresión $k$ como la diferencia entre expresiones consecutivas pueden ayudar. Nombre el multiplicador entero; "es divisible por inspección" puede ocultar un uso faltante de la hipótesis.
Sea $F_n=10^n-4^n$. En $n=1$, $F_1=6$. Asumir $F_k=6q$ para un entero $q$. Entonces
$$\begin{aligned}
F_{k+1}
&=10(10^k-4^k)+6\cdot4^k\\
&=6(10q+4^k).
\end{aligned}$$
El corchete es un entero. Por lo tanto, $6$ divide a $F_{k+1}$, y la inducción demuestra el resultado para todo entero positivo $n$.
Use la recurrencia para avanzar
Una recurrencia proporciona un método legal para pasar de $u_k$ a $u_{k+1}$. Verifique que una forma cerrada propuesta tenga el primer término correcto, sustituya su versión $k$ en la recurrencia y simplifique. No inserte la fórmula propuesta $k+1$ en la recurrencia y llámela prueba a menos que establezca una equivalencia reversible con la fórmula conocida $k$. La ruta más clara comienza desde la recurrencia dada.
Suponga $u_1=2$ y $u_{n+1}=3u_n+2$. La afirmación es $u_n=3^n-1$. Es verdadera en $n=1$. Asumiendo $u_k=3^k-1$,
$$u_{k+1}=3(3^k-1)+2=3^{k+1}-1.$$
Esto demuestra la fórmula cerrada afirmada para todos los enteros positivos, no solo para los primeros términos calculados $2,8,26$.
Preserve un límite y verifique signos del denominador
Para una desigualdad que involucra una recurrencia, sustituya la hipótesis en una expresión cuyo signo pueda controlarse. Indique por qué su denominador es positivo antes de usarlo para preservar una desigualdad. A veces la hipótesis necesaria contiene dos límites. Demuestre que ambos sobreviven al paso. Una vez que un límite se establece para cada término, puede justificar un argumento de monotonía posterior sin asumir la respuesta.
Sea $u_1=1$ y $u_{n+1}=(4u_n+3)/(u_n+2)$. Demuestre $0<u_n<3$.
El primer término satisface ambas desigualdades. Si $0<u_k<3$, el numerador y el denominador de $u_{k+1}$ son positivos. Además,
$$3-u_{k+1}=\frac{3-u_k}{u_k+2}>0.$$
Por lo tanto, $0<u_{k+1}<3$. Por inducción, $0<u_n<3$ para todo entero positivo $n$. Los límites establecidos luego proporcionan
$$u_{n+1}-u_n=\frac{(3-u_n)(u_n+1)}{u_n+2}>0,$$
por lo que la secuencia es creciente. Esta última deducción utiliza la cota demostrada; no reemplaza dicha demostración.
Demuestre una fórmula de potencia de matriz mediante multiplicación
Para potencias de una matriz, $M^{k+1}=M^kM$. Sustituya la expresión propuesta para $M^k$, multiplique fila por columna y muestre que cada entrada tiene la forma $k+1$. Una potencia de matriz no se obtiene elevando cada entrada a una potencia. Además, una fórmula verificada en $M$ y $M^2$ es solo evidencia hasta que se haya demostrado el paso arbitrario-$k$.
Para $M=\begin{pmatrix}2&1\\0&1\end{pmatrix}$, afirme
$$M^n=\begin{pmatrix}2^n&2^n-1\\0&1\end{pmatrix}
\quad(n\ge1).$$
El caso $n=1$ es $M$ mismo. Usando la hipótesis $k$,
$$\begin{aligned}
M^{k+1}
&=\begin{pmatrix}2^k&2^k-1\\0&1\end{pmatrix}
\begin{pmatrix}2&1\\0&1\end{pmatrix}\\
&=\begin{pmatrix}2^{k+1}&2^{k+1}-1\\0&1\end{pmatrix}.
\end{aligned}$$
Por lo tanto, la fórmula es válida para todos los enteros positivos por inducción. El caso separado $n=0$ es $M^0=I$, que también se ajusta a esta fórmula.
Conjeturar y demostrar un patrón de derivadas
Una conjetura es una afirmación sugerida por evidencia, no un teorema establecido. Calcula algunas derivadas, busca un patrón y exprésalo con precisión junto con su valor inicial de $n$. Para una fórmula de la derivada $n$-ésima, deriva la supuesta derivada $k$-ésima una vez. Un patrón correcto requiere una diferenciación real y simplificación en el paso inductivo.
Para $f(x)=xe^{2x}$, las primeras derivadas son $e^{2x}(2x+1)$, $e^{2x}(4x+4)$ y $e^{2x}(8x+12)$. Conjetura
$$f^{(n)}(x)=2^{n-1}e^{2x}(2x+n),\qquad n\ge1.$$
La primera derivada da el caso base. Derivar la fórmula de $k$ produce
$$2^{k-1}e^{2x}\{2(2x+k)+2\}
=2^ke^{2x}(2x+k+1),$$
que es la derivada de orden $k+1$ requerida. Por consiguiente, la conjetura es verdadera para todo entero positivo $n$.
Coincidir el orden de la derivada en la afirmación
Si la fórmula pretendida es para la derivada de orden $2n$, aumentar $n$ en uno incrementa el orden de la derivada en dos. El paso inductivo debe derivar dos veces. Cuenta el orden de la derivada antes de comenzar el álgebra. Rastrea el signo alternante y el coeficiente dependiendo de $n$ por separado. Una afirmación sobre órdenes pares seleccionados no es automáticamente una afirmación sobre todos los órdenes de derivada.
Para $f(x)=x\sin x$, afirme
$$f^{(2n)}(x)=(-1)^n(x\sin x-2n\cos x),\qquad n\ge1.$$
En $n=1$, $f''(x)=2\cos x-x\sin x$, como se requiere. Derivar la fórmula supuesta de orden $2k$ una vez da $(-1)^k\{x\cos x+(2k+1)\sin x\}$. Una segunda diferenciación produce
$$(-1)^k\{-x\sin x+(2k+2)\cos x\}
=(-1)^{k+1}\{x\sin x-2(k+1)\cos x\},$$
completando el paso al orden de derivada $2(k+1)$. La fórmula, por tanto, es válida para todos los enteros positivos $n$ por inducción.
Convertir una prueba corta en una conjetura factorial
Un factorial es $n!=1\cdot2\cdots n$ para un entero positivo $n$, con $0!=1$. Algunas sumas parciales pueden sugerir un factorial desplazado, pero el patrón debe sobrevivir luego a un paso de inducción general. Calcula los primeros términos cuidadosamente y busca una expresión simple después de sumar o restar una constante. Cuando una pregunta pide inducción, presenta esa demostración incluso si también está disponible un argumento telescópico directo.
Para $S_n=\sum_{r=1}^{n}r\,r!$, las primeras sumas son $1,5,23,119$. Sumar $1$ sugiere $S_n=(n+1)!-1$.
En $n=1$, ambos lados son iguales a $1$. Asumiendo la fórmula para $k$,
$$\begin{aligned}
S_{k+1}
&=(k+1)!-1+(k+1)(k+1)!\\
&=(k+2)(k+1)!-1=(k+2)!-1.
\end{aligned}$$
Así la conjetura es válida para todos los enteros positivos por inducción. La identidad $r\,r!=(r+1)!-r!$ también explica por qué las sumas se telescopian, pero listar valores tempranos solos no es una demostración.
Comenzar en el primer valor que la afirmación cubre realmente
Una afirmación puede comenzar en $n=4$ u otro entero declarado. Demuestra ese caso base y asume que $k$ está dentro del rango permitido; no reemplaces silenciosamente el dominio por todos los enteros positivos. Para $2^n\ge n^2$ con $n\ge4$, el caso base es $16=16$. Asumiendo $2^k\ge k^2$ para $k\ge4$, tenemos $2^{k+1}\ge2k^2\ge(k+1)^2$, porque $2k^2-(k+1)^2=(k-1)^2-2>0$ está en ese rango. Por lo tanto, la inducción demuestra la afirmación declarada para todos los enteros $n\ge4$.
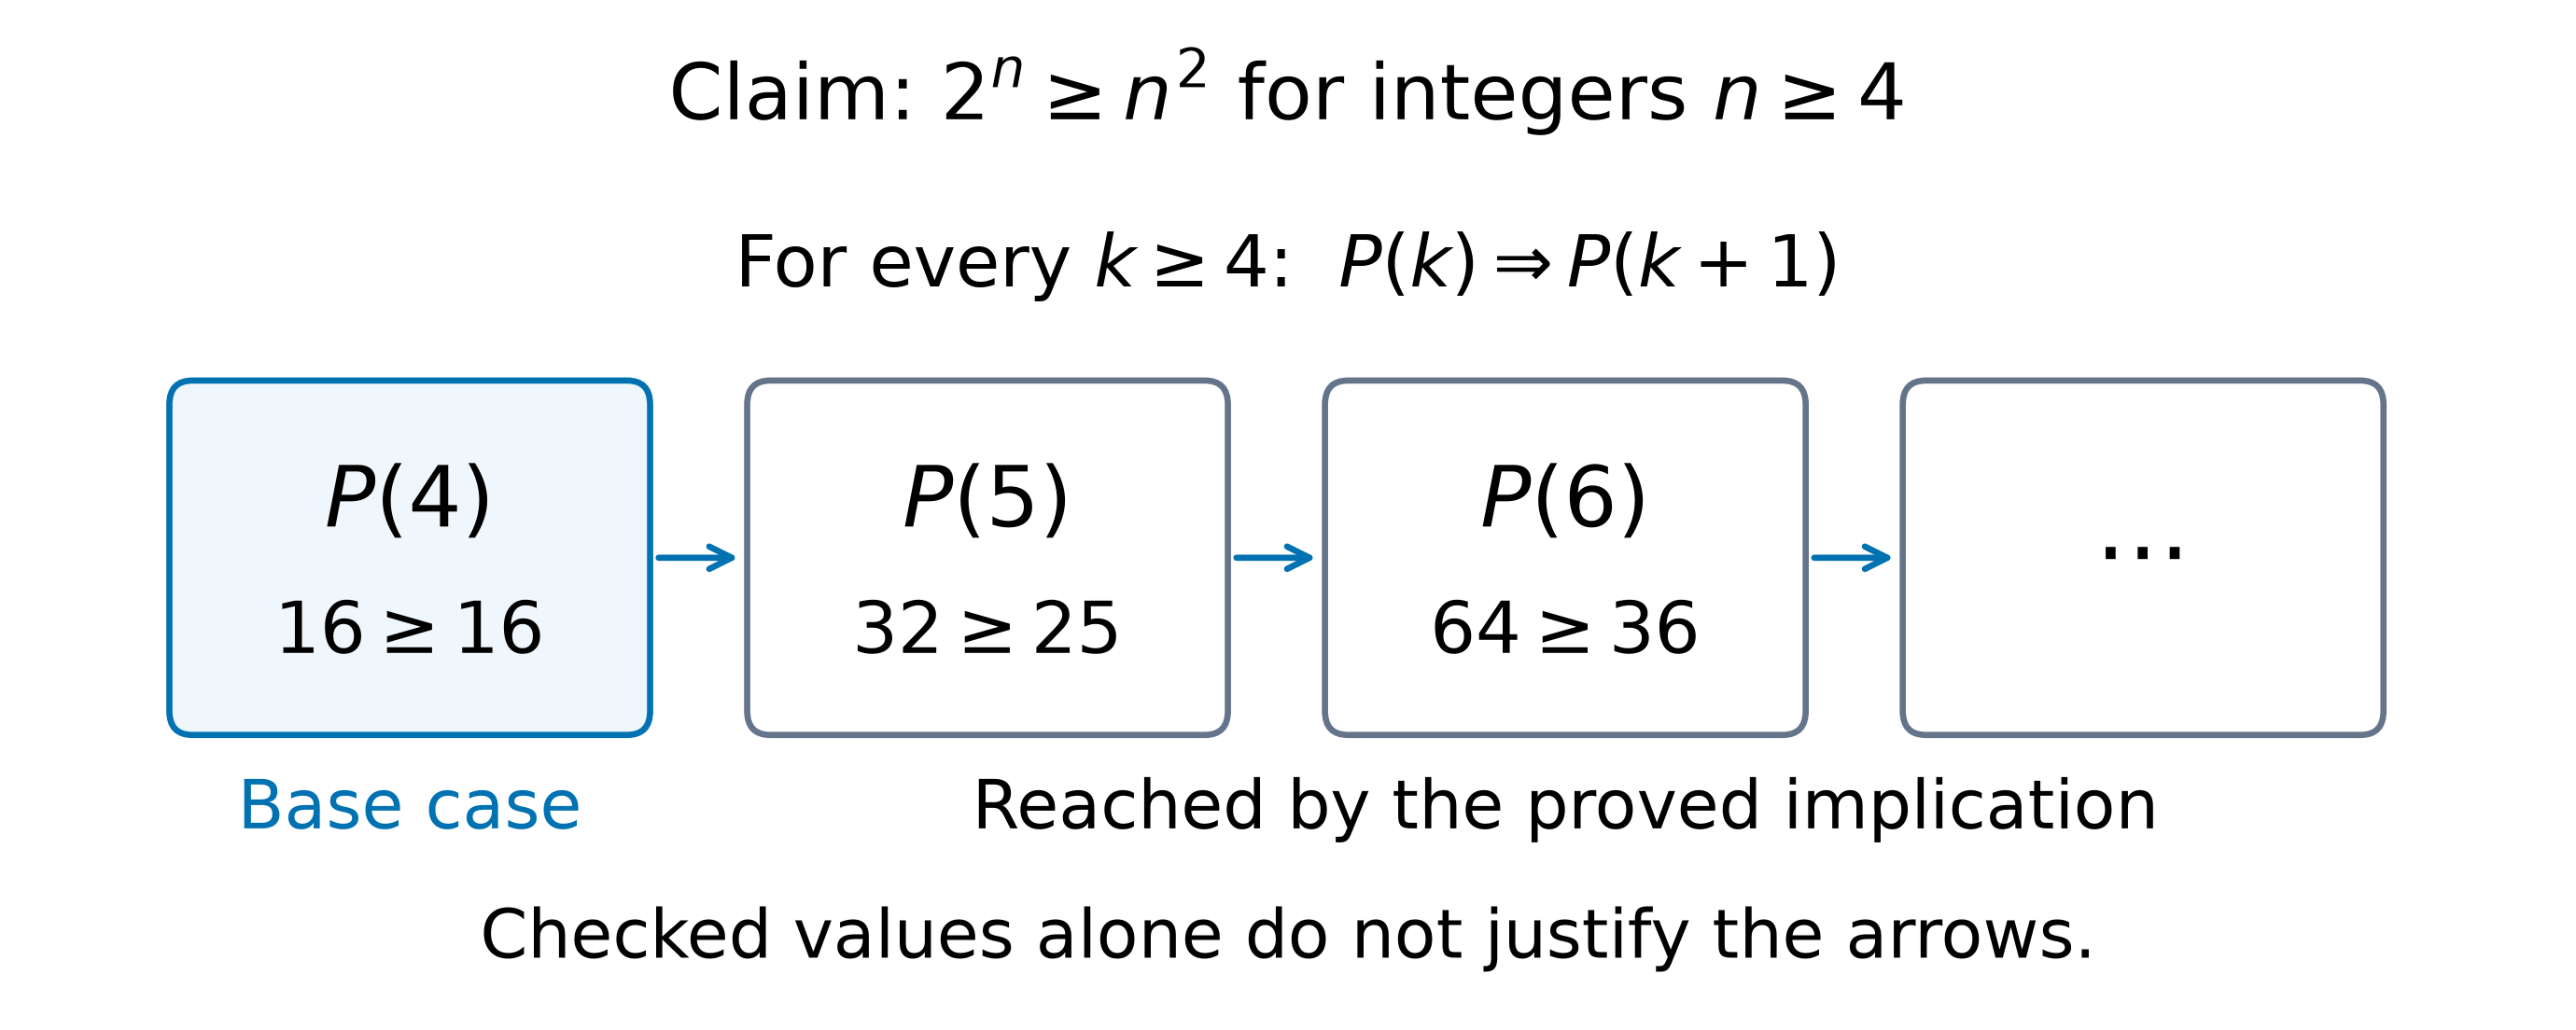
La cadena demuestra el rango afirmado comenzando en 4. De hecho, n=3 falla, ya que 8 es menor que 9; el punto inicial forma parte de la afirmación.
Auditar la implicación y la conclusión
Verifica que la hipótesis se use para probar el siguiente caso en dirección hacia adelante, con todas las expresiones definidas. Un caso base verificado y una implicación inversa sola no establecen la afirmación para enteros posteriores. Coincide la conclusión con el enlace: $P(k)\Rightarrow P(k+1)$ alcanza todo entero posterior, mientras que un enlace de $k$ a $k+2$ alcanza solo una paridad desde una base única. Para cubrir ambas paridades con ese enlace, se necesitan dos casos de inicio.
Las afirmaciones $P(n): n\le5$ ofrecen una advertencia. $P(1)$ es verdadera y $P(k+1)\Rightarrow P(k)$ es verdadera para enteros positivos, pero $P(6)$ es falsa. La implicación invertida no puede reemplazar el paso forward requerido.
Errores comunes.
- Errores de signo en las relaciones entre raíces y coeficientes: para $ax^3+bx^2+cx+d=0$, $\sum\alpha=-\tfrac ba$, $\sum\alpha\beta=\tfrac ca$, $\alpha\beta\gamma=-\tfrac da$.
- Sustituir la raíz nueva en la ecuación en lugar de la anterior: para las raíces $2\alpha$, sustituye $x=\tfrac y2$, no $x=2y$.
- Pasar por alto la asíntota oblicua cuando el grado del numerador es una unidad mayor que el del denominador.
- Cancelar todos los términos en el método de diferencias: escribe los primeros y los últimos términos para ver cuáles quedan.
- Multiplicar las matrices de transformación en el orden incorrecto: $\mathbf{BA}$ significa aplicar primero $\mathbf A$.
- Olvidar que $|\det\mathbf M|$ es el factor de escala del área y que un determinante negativo indica que interviene una reflexión.
- Usar $\cos$ para el ángulo entre una recta y un plano; esa fórmula da el ángulo con la normal.
- Terminar una demostración por inducción sin la conclusión o utilizar el resultado para $n=k+1$ dentro de su propia demostración.
Explorar
Ruta de demostración por inducción
Ver la inducción como una primera ficha de dominó más una regla que empuja cada caso siguiente.
Vocabulario
Entrenar
| English | Español |
|---|---|
| divisible/dɪˈvɪzɪbl/ | divisible |
| inductive hypothesis/ɪnˈdʌktɪv haɪˈpɒθəsɪs/ | hipótesis inductiva |
| factorial/fækˈtɔːrɪəl/ | factorial |
1.7
Practice
Responda cada pregunta antes de leer las respuestas siguientes.
- Las raíces de $2x^3-3x^2+4x-5=0$ son $\alpha$, $\beta$ y $\gamma$. Halla $\alpha+\beta+\gamma$, $\alpha\beta+\beta\gamma+\gamma\alpha$ y $\alpha\beta\gamma$. A partir de ello, halla $\alpha^2+\beta^2+\gamma^2$ y explica qué indica su signo sobre las raíces.
- Para la misma ecuación, halla una ecuación cúbica con coeficientes enteros cuyas raíces sean $2\alpha$, $2\beta$ y $2\gamma$.
- Para $y=\dfrac{x^2+x-2}{x-3}$: (a) indica la asíntota vertical y halla la asíntota oblicua; (b) demuestra que $y$ no puede tomar ningún valor estrictamente entre $7-2\sqrt{10}$ y $7+2\sqrt{10}$.
- Utiliza resultados conocidos para demostrar que $\displaystyle\sum_{r=1}^{n}r(r+1)=\tfrac13n(n+1)(n+2)$.
- Utiliza el método de diferencias para hallar $\displaystyle\sum_{r=1}^{n}\frac{1}{r(r+1)}$ y deduce la suma hasta el infinito.
- (a) Halla la inversa de $\mathbf{A}=\begin{pmatrix}3&1\\5&2\end{pmatrix}$. (b) Describe la transformación dada por $\mathbf{R}=\begin{pmatrix}0&-1\\1&0\end{pmatrix}$, halla $\mathbf{R}^2$ y descríbela, y halla los puntos invariantes de $\mathbf{R}$.
- Traza un bosquejo de la curva $r=2(1+\cos\theta)$ para $0\le\theta<2\pi$ y halla el área que encierra.
- La recta $l$ es $\mathbf{r}=\begin{pmatrix}1\\0\\2\end{pmatrix}+t\begin{pmatrix}1\\2\\-1\end{pmatrix}$ y el plano $\Pi$ es $x+y+z=9$. Halla el punto donde $l$ intersecta a $\Pi$ y el ángulo agudo entre $l$ y $\Pi$.
- Demuestra por inducción que $\displaystyle\sum_{r=1}^{n}r^3=\tfrac14n^2(n+1)^2$ para todos los enteros positivos $n$.
- Demuestra por inducción que $7^n-1$ es divisible por $6$ para todos los enteros positivos $n$.
1.7
Respuestas
- $\sum\alpha=\tfrac32$, $\sum\alpha\beta=\tfrac42=2$, $\alpha\beta\gamma=\tfrac52$. $\sum\alpha^2=\left(\tfrac32\right)^2-2(2)=-\tfrac74$. Una suma de cuadrados de números reales no puede ser negativa, por lo que las raíces no son todas reales: hay una raíz real y un par de raíces complejas conjugadas.
- Sea $y=2x$, entonces $x=\tfrac y2$: $2\cdot\tfrac{y^3}{8}-3\cdot\tfrac{y^2}{4}+4\cdot\tfrac y2-5=0$. Multiplica por $4$: $y^3-3y^2+8y-20=0$.
- (a) $x=3$. La división da $x^2+x-2=(x-3)(x+4)+10$, por lo que $y=x+4+\dfrac{10}{x-3}$ y la asíntota oblicua es $y=x+4$. (b) $y(x-3)=x^2+x-2$ da $x^2+(1-y)x+(3y-2)=0$. Para que $x$ sea real se necesita $(1-y)^2-4(3y-2)\ge0$, es decir, $y^2-14y+9\ge0$. Las raíces de $y^2-14y+9=0$ son $7\pm2\sqrt{10}$, por lo que $y\le7-2\sqrt{10}$ o $y\ge7+2\sqrt{10}$.
- $\sum r^2+\sum r=\tfrac16n(n+1)(2n+1)+\tfrac12n(n+1)=\tfrac16n(n+1)\big[(2n+1)+3\big]=\tfrac16n(n+1)(2n+4)=\tfrac13n(n+1)(n+2)$.
- $\dfrac{1}{r(r+1)}=\dfrac1r-\dfrac1{r+1}$. Al escribir los términos, todos se cancelan salvo el primero y el último: $\displaystyle\sum_{r=1}^{n}=1-\frac1{n+1}=\frac{n}{n+1}$. Cuando $n\to\infty$, $\dfrac1{n+1}\to0$, por lo que la suma hasta el infinito es $1$.
- (a) $\det\mathbf{A}=6-5=1$, por lo que $\mathbf{A}^{-1}=\begin{pmatrix}2&-1\\-5&3\end{pmatrix}$. (b) $\mathbf{R}$ es una rotación de $90^\circ$ en sentido antihorario alrededor del origen. $\mathbf{R}^2=\begin{pmatrix}-1&0\\0&-1\end{pmatrix}$, una rotación de $180^\circ$. $\mathbf{R}\begin{pmatrix}x\\y\end{pmatrix}=\begin{pmatrix}x\\y\end{pmatrix}$ da $-y=x$ y $x=y$, por lo que solo el origen es invariante.
- La cardioide tiene $r=4$ en $\theta=0$, $r=2$ en $\theta=\tfrac\pi2$ y una cúspide en el polo cuando $\theta=\pi$. Área $=\tfrac12\displaystyle\int_0^{2\pi}4(1+\cos\theta)^2\,d\theta=2\int_0^{2\pi}\left(1+2\cos\theta+\tfrac12+\tfrac12\cos2\theta\right)d\theta=2\left(\tfrac32\cdot2\pi\right)=6\pi$.
- Sustituye: $(1+t)+2t+(2-t)=9$, por lo que $3+2t=9$ y $t=3$; el punto es $(4,6,-1)$. Con $\mathbf d=(1,2,-1)$ y $\mathbf n=(1,1,1)$: $\sin\theta=\dfrac{|\mathbf d\cdot\mathbf n|}{|\mathbf d||\mathbf n|}=\dfrac{2}{\sqrt6\sqrt3}=\dfrac{\sqrt2}{3}$, por lo que $\theta\approx28.1^\circ$. Para el ángulo con el plano se usa $\sin$, porque $\mathbf n$ es perpendicular al plano.
- Caso base $n=1$: ambos lados son iguales a $1$. Supongamos que $\sum_{r=1}^{k}r^3=\tfrac14k^2(k+1)^2$. Entonces $\sum_{r=1}^{k+1}r^3=\tfrac14k^2(k+1)^2+(k+1)^3=\tfrac14(k+1)^2\big(k^2+4k+4\big)=\tfrac14(k+1)^2(k+2)^2$, que es la fórmula con $n=k+1$. El resultado es verdadero para $n=1$ y es verdadero para $n=k+1$ siempre que lo sea para $n=k$, por lo que, por inducción, es verdadero para todos los enteros positivos $n$.
- $n=1$: $7-1=6$. Supongamos que $7^k-1=6m$ para un entero $m$. Entonces $7^{k+1}-1=7\cdot7^k-1=7(7^k-1)+6=42m+6=6(7m+1)$, que es divisible por $6$. Es verdadero para $n=1$ y es verdadero para $k+1$ siempre que lo sea para $k$, por lo que es verdadero para todos los enteros positivos $n$.
1.7
Consejos para el examen
- Usa las relaciones entre raíces y coeficientes (suma, suma de pares, producto) en lugar de resolver el polinomio.
- Para la demostración por inducción, presenta el caso base, asume el resultado para $n = k$, demuéstralo para $n = k+1$, y escribe una conclusión clara.
- Dibuja gráficos de funciones racionales con sus asíntotas y puntos de giro; utiliza el método de diferencias para una sumatoria.
- Para las matrices, conoce el determinante, la inversa y las líneas invariantes, e interpreta cada transformación geométricamente.
Lecciones interactivas sobre este tema
Trátalo paso a paso, con ejercicios de verificación instantánea.