الانتقال إلى المحتوى

العزم والديناميكا الدورانية

AP الفيزياء C: الميكانيكا · الموضوع 5

درس فيديو لهذا الموضوع افتح صفحة الفيديو
7:22

العزم والديناميكا الدورانية

ادفع باباً عند المقبض فتفتح بسهولة. الآن ادفع بنفس القوة، بجانب المفصلة مباشرة. لم يحدث تقريباً شيء. كانت القوة نفسها في كلتا الحالتين.…

سرد باللغة الإنجليزية · ترجمة مدمجة بالإنجليزية + الصينية

5.1

حركية الدوران

المنهج

الهدف التعليمي 5.1.A: صف دوران نظام بالنسبة للزمن باستخدام الإزاحة الزاوية والسرعة الزاوية والتسارع الزاوي.

  • 5.1.A.1 الإزاحة الزاوية هي قياس الزاوية بالراديان التي يدور حولها نقطة على نظام صلب حول محور معين.
    • المعادلة: $\Delta\theta = \theta - \theta_0$
    • 5.1.A.1.i النظام الصلب هو نظام يحافظ على شكله ولكن نقاط مختلفة عليه تتحرك في اتجاهات مختلفة أثناء الدوران. لا يمكن نمذجة النظام الصلب كجسم واحد.
    • 5.1.A.1.ii عادةً ما يُشار إلى أحد اتجاهي الإزاحة الزاوية حول محور الدوران—سواء كان عقارب الساعة أو عكس عقارب الساعة—كمقدار رياضي موجب، بينما يصبح الاتجاه الآخر سالباً رياضياً.
    • 5.1.A.1.iii إذا كان دوران النظام حول محور يمكن وصفه جيداً باستخدام حركة مركز كتلته، يمكن التعامل معه كجسم واحد. على سبيل المثال، يمكن اعتبار دوران الأرض حول محورها مهملاً عند النظر في revolution الأرض حول مركز كتل نظام الأرض-الشمس.
  • 5.1.A.2 السرعة الزاوية هي المعدل الذي يتغير به الموضع الزاوي بالنسبة للزمن.
    • المعادلة: $\omega = \dfrac{d\theta}{dt}$
  • 5.1.A.3 التسارع الزاوي هو المعدل الذي تتغير به السرعة الزاوية بالنسبة للزمن.
    • المعادلة: $\alpha = \dfrac{d\omega}{dt}$
  • 5.1.A.4 الإزاحة الزاوية والسرعة الزاوية والتسارع الزاوي حول محور واحد مماثلة للإزاحة الخطية والسرعة والتسارع في بُعد واحد وتظهر نفس العلاقات الرياضية.
    • 5.1.A.4.i بالنسبة للتسارع الزاوي الثابت، يمكن وصف العلاقات الرياضية بين الإزاحة الزاوية والسرعة الزاوية والتسارع الزاوي بالمعادلات التالية:
      • $\omega = \omega_0 + \alpha t$
      • $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
      • $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
    • 5.1.A.4.ii يمكن استخدام رسوم بيانية للإزاحة الزاوية والسرعة الزاوية والتسارع الزاوي بدلالة الزمن لإيجاد العلاقات بين تلك الكميات.

بيان الحدود: يتوقع امتحان AP Physics C: Mechanics من الطلاب القدرة على التعامل الرياضي مع مقادير الإزاحة الزاوية والسرعة الزاوية والتسارع الزاوي باستخدام قواعد المتجهات. ومع ذلك، لن يتم تقييم اتجاهات تلك المتجهات في الامتحان.

تقتصر وصفات اتجاهات كميات الحركة الدورانية لنقطة أو جسم صلب على الاتجاهين عقارب الساعة وعكس عقارب الساعة بالنسبة لمحور دوران محدد.
المصدر: وصف دورة وامتحان College Board AP

يدور الدوران كصورة للحركة الخطية مع الكميات الزاوية، المُعرفة كاشتقاق:

$$\omega=\frac{d\theta}{dt},\qquad \alpha=\frac{d\omega}{dt}=\frac{d^2\theta}{dt^2}.$$

هنا $\theta$ هو الإزاحة الزاوية بـ الراديان، $\omega$ السرعة الزاوية، و$\alpha$ التسارع الزاوي. (اختبار AP يتعامل مع مقدارهم وإشاراتهم؛ اتجاهات المتجهات ثنائية الأبعاد 3 لا يتم تقييمها.) بالنسبة لتسارع زاوي ثابت $\alpha$، تكون المعادلات الحركية هي الخطية المعاد تسميتها:

$$\omega=\omega_0+\alpha t,\qquad \Delta\theta=\omega_0t+\tfrac12\alpha t^2,\qquad \omega^2=\omega_0^2+2\alpha\,\Delta\theta.$$
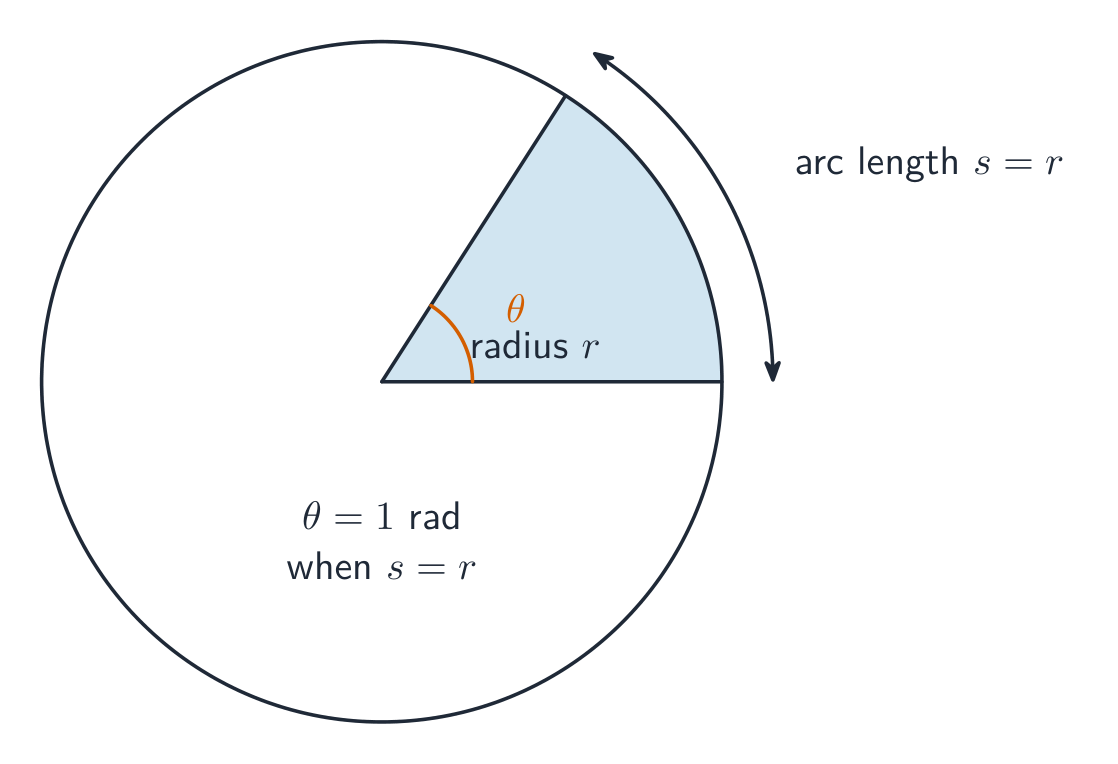
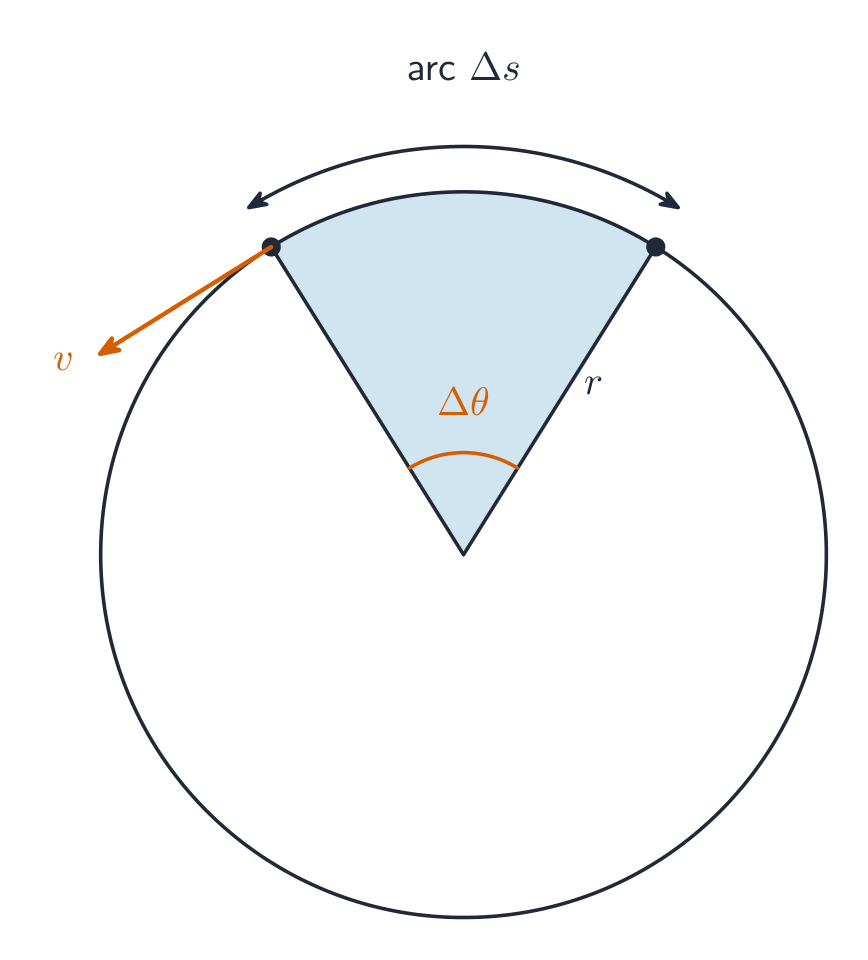
راديان واحد هو الزاوية التي يساوي طول قوسها نصف القطر

مثال محلول. يبطئ شفرة مروحة من $30\ \text{rad/s}$ إلى السكون بتسارع زاوي $\alpha=-6.0\ \text{rad/s}^2$: تستغرق $t=5.0\ \text{s}$ وتلف عبر زاوية $\Delta\theta=\dfrac{0-30^2}{2(-6.0)}=75\ \text{rad}$ – أي حوالي $12$ دورة.

5.2

ربط الحركة الخطية والدوارة

المنهج

الهدف التعليمي 5.2.A: صف الحركة الخطية لنقطة على نظام صلب دوار تقابل الحركة الدورانية لتلك النقطة، والعكس صحيح.

  • 5.2.A.1 بالنسبة لنقطة على مسافة $r$ من محور دوران ثابت، تُعطى المسافة الخطية $s$ المقطوعة بواسطة النقطة عندما يدور النظام بزاوية $\Delta\theta$ بالمعادلة $\Delta s = r\Delta\theta$.
  • 5.2.A.2 تُعطى العلاقات المشتقة للسرعة الخطية والمكون المماسي للتسارع لكمياتها الزاوية المقابلة بالمعادلات التالية:
    • $s = r\theta$
    • $v = r\omega$
    • $a_T = r\alpha$
  • 5.2.A.3 بالنسبة للنظام الصلب، جميع النقاط داخل ذلك النظام لها نفس السرعة الزاوية والتسارع الزاوي.

بيان الحدود: يتوقع امتحان AP Physics C: Mechanics من الطلاب القدرة على التعامل الرياضي مع مقادير الإزاحة الزاوية والسرعة الزاوية والتسارع الزاوي باستخدام قواعد المتجهات. ومع ذلك، لن يتم تقييم اتجاهات المتجهات في الامتحان.

تقتصر وصفات اتجاهات كميات الحركة الدورانية لنقطة أو جسم صلب على الاتجاهين عقارب الساعة وعكس عقارب الساعة بالنسبة لمحور دوران محدد.
المصدر: وصف دورة وامتحان College Board AP

نقطة على مسافة $r$ من المحور تتحرك على طول قوسها بـ

$$s=r\theta,\qquad v=r\omega,\qquad a_t=r\alpha,$$

لذا النقاط الأبعد تتحرك أسرع. النقطة الدوارة لها عادةً مكونان للتسارع معاً: التسارع المماسي $a_t=r\alpha$ (زيادة السرعة على طول القوس) والتسارع المركزي $a_c=\dfrac{v^2}{r}=r\omega^2$ (تغيير الاتجاه نحو المحور). هما متعامدان، لذا $a=\sqrt{a_t^2+a_c^2}$.

عندما يدور نصف القطر بزاوية، يتحرك نقطة على طول قوس بسرعة v
عندما يدور نصف القطر بزاوية معينة، تتحرك نقطة على طول قوس بسرعة v
5.3

العزم

المنهج

الهدف التعليمي 5.3.A: حدد عزوم القوى المؤثرة على نظام صلب.

  • 5.3.A.1 ينتج العزم فقط من مركبة القوة العمودية على متجه الموضع من محور الدوران إلى نقطة تطبيق القوة.
  • 5.3.A.2 ذراع العزم هو المسافة العمودية من محور الدوران إلى خط عمل القوة المؤثرة.

الهدف التعليمي 5.3.B: وصف العزوم المؤثرة على نظام صلب.

  • 5.3.B.1 يمكن وصف العزوم باستخدام مخططات القوة.
    • 5.3.B.1.i تشبه مخططات القوة مخططات الجسم الحر وتُستخدم لتحليل العزوم المؤثرة على نظام صلب.
    • 5.3.B.1.ii مثل مخططات الجسم الحر، تمثل مخططات القوة المقدار والاتجاه النسبيين للقوى المؤثرة على نظام صلب. كما تصور مخططات القوة الموقع الذي تُطبق فيه تلك القوى بالنسبة لمحور الدوران.
  • 5.3.B.2 يُوصف عزم القوة المؤثر على نظام صلب حول نقطة ارتكاز مختارة بواسطة قوة معينة بالمعادلة $\vec{\tau} = \vec{r} \times \vec{F}$.
    • 5.3.B.2.i حاصل الضرب الاتجاهي بين متجهين، $\vec{A}$ و$\vec{B}$، ينتج عنه كمية متجهة مقدارها $\vec{A} \times \vec{B} = AB\sin\theta$.
    • 5.3.B.2.ii اتجاه المتجه الناتج عن الضرب الاتجاهي للمتجهين $\vec{A}$ و$\vec{B}$ يكون عمودياً على كل من المتجهين $\vec{A}$ و$\vec{B}$، وبالتالي يكون طبيعياً للمستوى المحدد بالمتجهين $\vec{A}$ و$\vec{B}$.
    • 5.3.B.2.iii يمكن تحديد اتجاه المتجه الناتج عن الضرب الاتجاهي للمتجهين $\vec{A}$ و$\vec{B}$ بشكل نوعي بتطبيق قاعدة اليد اليمنى المناسبة.

المصدر: وصف دورة وامتحان College Board AP

مبدأ العزوم (العزم)

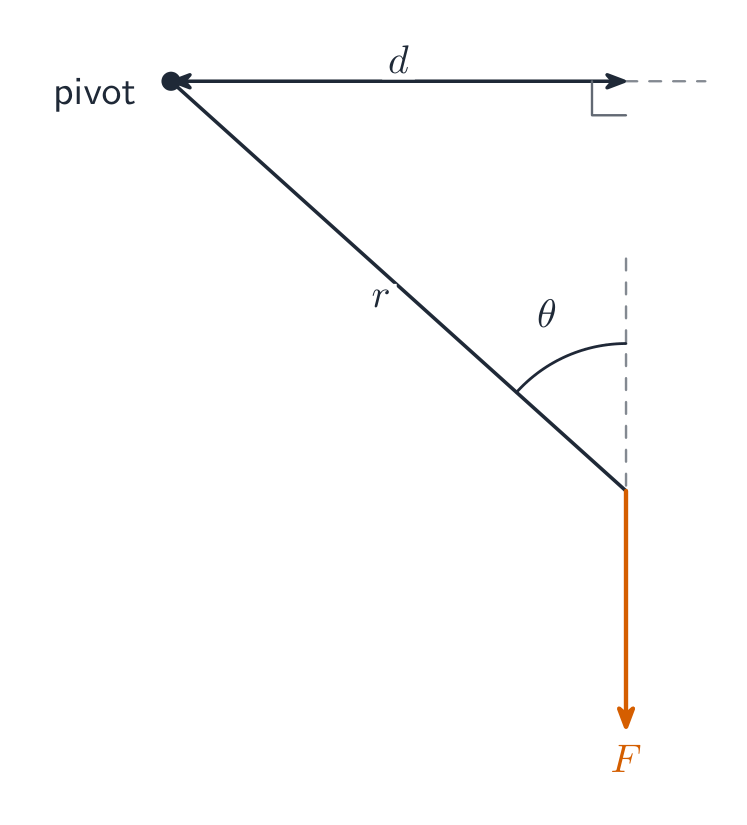
عزم القوة هو تأثير الدوران للقوة – السبب الدوراني، كما أن القوة هي السبب الانتقالي. إنه ضرب شعاعي:

$$\vec{\tau}=\vec{r}\times\vec{F},\qquad \tau=rF\sin\theta=F\,r_\perp,$$

حيث $r_\perp$، هو ذراع العزم، وهو المسافة العمودية من المحور إلى خط عمل القوة. قوة أكبر مطبقة أبعد عن المحور، وأكثر عمودية: عزم أكبر. القوة الموجهة مباشرة نحو (أو بعيداً عن) المحور لها عزم يساوي صفراً. في مستوى، أعطِ للعزوم المضادة لل方向和 والعزوم في اتجاه عقارب الساعة إشارات متعاكسة واجمعها.

كمضرب شعاعي، $\vec\tau=\vec r\times\vec F$ يشير عمودياً على المستوى الذي يحتوي على $\vec r$ و$\vec F$، واتجاهه محدد بـ قاعدة اليد اليمنى: لف أصابعك اليمنى من $\vec r$ نحو $\vec F$ وسيشير إبهامك على امتداد $\vec\tau$ – خارج الصفحة للدوران عكس اتجاه عقارب الساعة، ودخلها في اتجاه عقارب الساعة. نفس القاعدة تعطي اتجاه الزخم الزاوي $\vec L=\vec r\times\vec p$.

يعتمد عزم القوة على المسافة العمودية من المحور
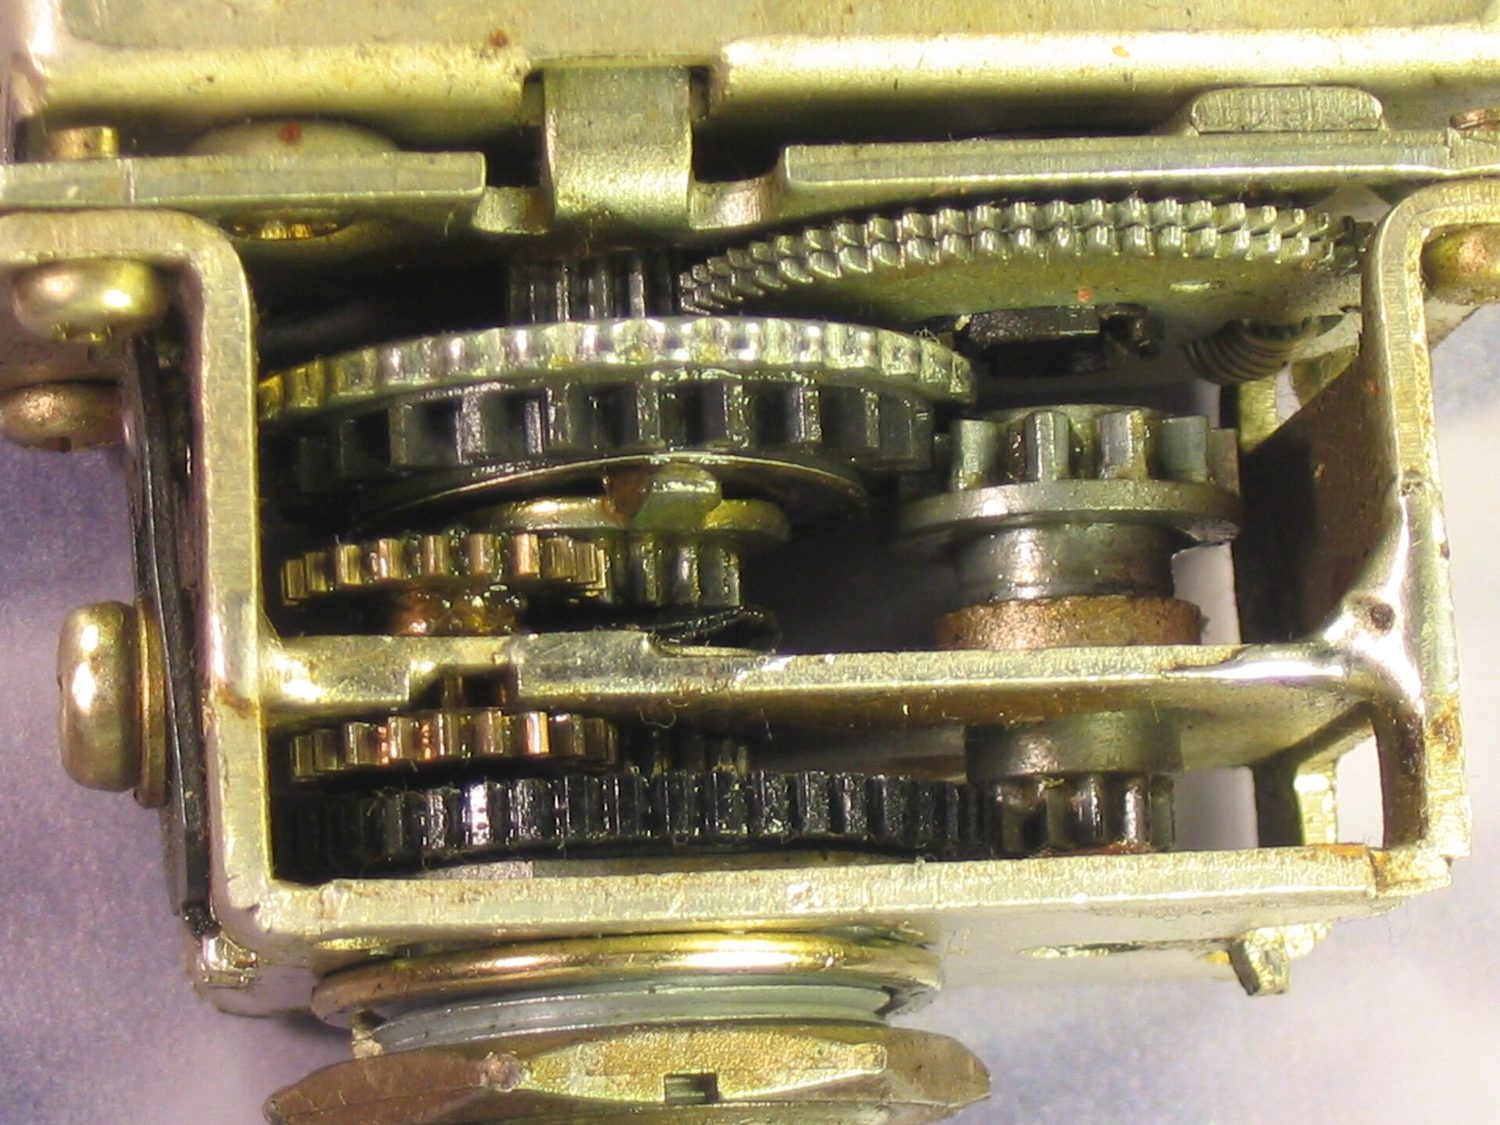
ترس متسلسل: العزوم وعزم القصور الذاتي مترابطة عبر نسبة التروس
استكشف

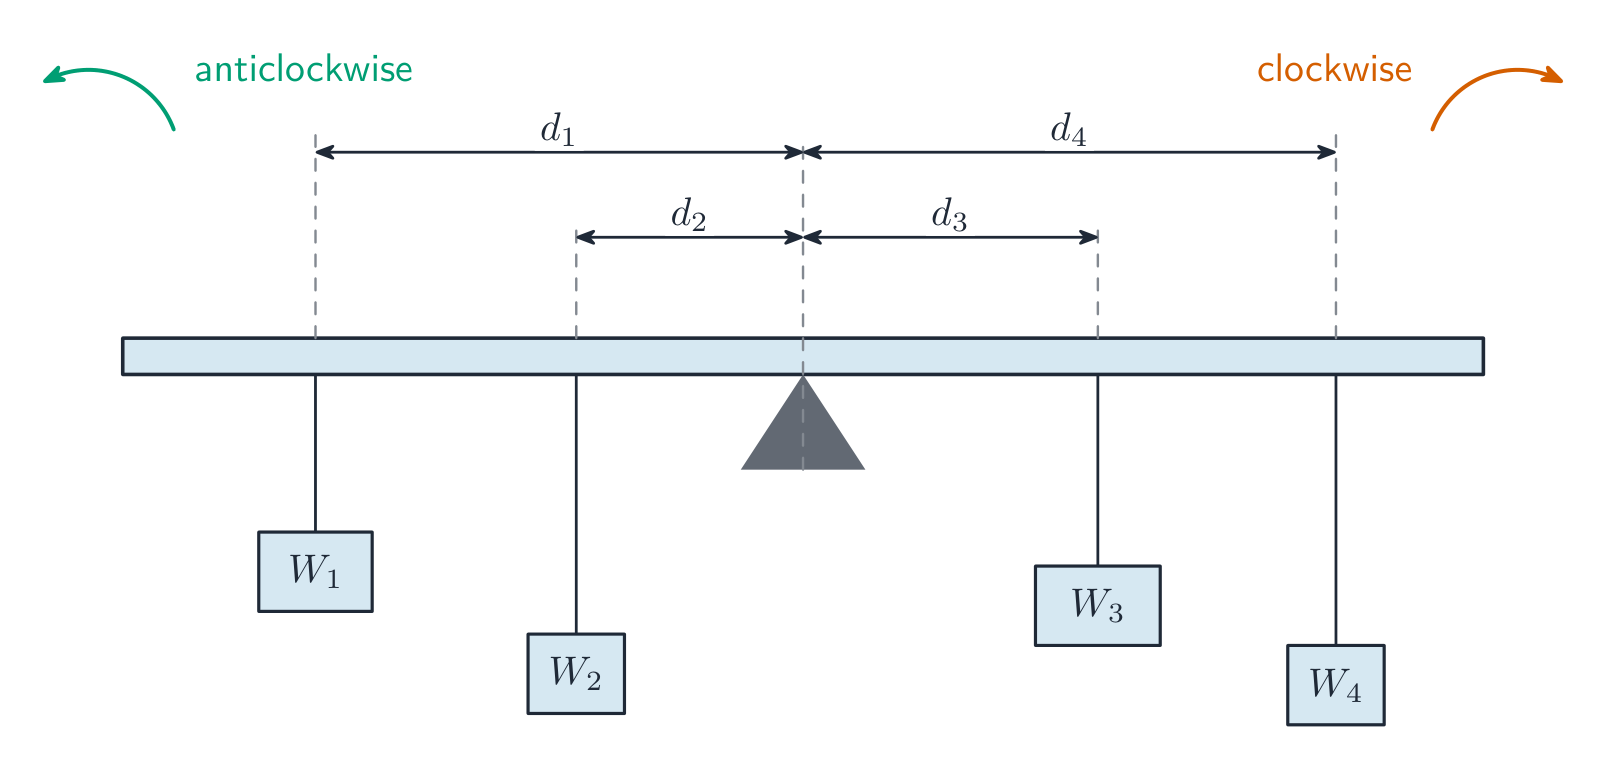
وازن العزوم على عارضة

العزم هو حاصل ضرب القوة في المسافة العمودية، $\tau=Fd$. تكون العارضة في اتزان دوراني عندما تتساوى العزوم على كلا الجانبين.

شاهد الدرس
5.4

القصور الذاتي الدوراني

المنهج

الهدف التعليمي 5.4.A: وصف القصور الذاتي الدوراني لنظام صلب بالنسبة لمحور دوران محدد.

  • 5.4.A.1 يقيس القصور الذاتي الدوراني مقاومة النظام الصلب للتغيرات في الدوران وهو مرتبط بكتلة النظام وتوزيع هذه الكتلة بالنسبة لمحور الدوران.
  • 5.4.A.2 يُوصف العزم القصور الذاتي لجسم يدور على مسافة عمودية $r$ من محور الدوران بالمعادلة $I = mr^2$.
  • 5.4.A.3 العزم القصور الذاتي الكلي لمجموعة من الأجسام حول محور ما هو مجموع عزوم قصورها الذاتية لكل جسم حول ذلك المحور.
    • المعادلة: $I_{\text{tot}} = \sum I_i = \sum m_i r_i^2$
  • 5.4.A.4 بالنسبة لجسم صلب يمكن اعتباره مجموعة من الكتل التفاضلية، $dm$، يمكن حساب العزم القصور الذاتي للجسم الصلب باستخدام المعادلة $I = \int r^2\, dm$، حيث $r$ هو المسافة العمودية من $dm$ إلى محور الدوران.

الهدف التعليمي 5.4.B: وصف القصور الذاتي الدوراني لنظام صلب يدور حول محور لا يمر عبر مركز كتلته.

  • 5.4.B.1 يكون القصور الذاتي الدوراني للنظام الصلب في مستوى معين في أدنى حد له عندما يمر محور الدوران عبر مركز كتلته.
  • 5.4.B.2 يستخدم قانون المحور الموازي المعادلة التالية لربط القصور الذاتي الدوراني لنظام صلب حول أي محور موازٍ لمحور يمر عبر مركز كتلته:
    • المعادلة: $I' = I_{\text{cm}} + Md^2$

بيان الحدود: يتوقع امتحان AP Physics C: Mechanics من الطلاب استخدام التفاضل والتكامل فقط في اشتقاق العزم القصور الذاتي لأعمدة رقيقة ذات كثافة منتظمة أو غير منتظمة حول محور عشوائي عمودي على العمود، وكذلك اشتقاق العزم القصور الذاتي لقشرة أسطوانية رقيقة، أو قرص، أو أجسام صلبة يمكن اعتبارها مكونة من حلقات أو قشور متماثلة المحور حول محور يمر بمراكزها (مثل الحلقات الدائرية).

يجب أن يمتلك الطلاب فهماً نوعياً للعوامل التي تؤثر على العزم القصور الذاتي؛ على سبيل المثال، كيف يكون العزم القصور الذاتي أكبر عندما تكون الكتلة أبعد عن محور الدوران، وهو السبب في أن الحلقة لها عزم قصور ذاتي أكبر من القرص الصلب ذي نفس الكتلة ونصف القطر.

المصدر: وصف دورة وامتحان College Board AP

عزم القصور الدوراني $I$ يقيس مقاومة التسارع الزاوي – نظير الكتلة في الدوران، لكنه يعتمد على أين تقع الكتلة. للأجسام النقطية، $I=\sum m_ir_i^2$؛ لجسم مستمر،

$$I=\int r^2\,dm.$$

تسيطر الكتلة البعيدة عن المحور بسبب $r^2$.

مثال محلول (قضيب). قضيب منتظم (كتلته $M$، طوله $L$) حول مركزه: بكثافة خطية خطية $\lambda=M/L$، $dm=\lambda\,dx$، لذا $I=\displaystyle\int_{-L/2}^{L/2}x^2\,\frac{M}{L}\,dx=\frac{1}{12}ML^2$. يتوقع اختبار AP أيضاً قضباناً غير منتظمة: إذا كانت $\lambda(x)=cx$ على $[0,L]$، أوجد أولاً $M=\int_0^L cx\,dx=\tfrac12cL^2$، ثم $I=\int_0^L x^2(cx)\,dx=\tfrac14cL^4=\tfrac12ML^2$ حول الطرف الخفيف.

مثال محلول (قرص من حلقات). قرص صلب هو ريفع من الحلقات: الحلقة عند نصف قطر $r$ بعرض $dr$ لها كتلة $dm=\dfrac{M}{\pi R^2}\,2\pi r\,dr$، لذا

$$I=\int_0^R r^2\,dm=\frac{2M}{R^2}\int_0^R r^3\,dr=\tfrac12MR^2.$$

تعامل نفس طريقة الغلاف المحوري مع الأغلفة الأسطوانية والحلقات الدائرية.

ينقل نظرية المحور الموازي أي عزم قصور معروف $I$ إلى محور موازي على مسافة $d$ منه:

$$I'=I_{\text{cm}}+Md^2.$$

بالنسبة للقضيب حول أحد طرفيه: $I=\tfrac1{12}ML^2+M\big(\tfrac{L}{2}\big)^2=\tfrac13ML^2$.

5.5

التوازن الدوراني

المنهج

الهدف التعليمي 5.5.A: وصف الظروف التي تظل فيها سرعة زاوية النظام ثابتة.

  • 5.5.A.1 قد يظهر النظام توازناً دورانياً (سرعة زاوية ثابتة) دون أن يكون في حالة توازن انتقالي، والعكس صحيح.
    • 5.5.A.1.i تصف مخططات الجسم الحر ومخططات القوة طبيعة القوى والعزوم المؤثرة على جسم أو نظام صلب.
    • 5.5.A.1.ii التوازن الدوراني هو ترتيب للعزوم بحيث يكون صافي العزم المؤثر على النظام مساوياً للصفر.
      • معادلة: $\sum \tau_i = 0$
    • 5.5.A.1.iii النظير الدوراني لقانون نيوتن الأول ينص على أن النظام سيحافظ على سرعة زاوية ثابتة فقط إذا كان صافي العزم المؤثر عليه مساوياً للصفر.
  • 5.5.A.2 ينص نظير دوراني لقانون نيوتن الثاني على أنه إذا كانت العزوم المؤثرة على نظام صلب غير متوازنة، يجب أن تتغير سرعة زاوية النظام.

بيان الحدود: لا يتوقع امتحان AP Physics C: Mechanics من الطلاب تحليل الدوران في مستويات متعددة في آنٍ واحد.

المصدر: وصف دورة وامتحان College Board AP

قانون نيوتن الأول له شكل دوراني: مع عزم صافي معدوم، السرعة الزاوية ثابتة – جسم في توازن دوراني إما لا يدور أو يدور بانتظام. يتطلب التوازن الساكن الكامل كلا $\sum F=0$ و$\sum\tau=0$ (حول أي محور). الإجراء القياسي للجسور والسلالم: ضع المحور عند نقطة تأثير قوة مجهولة، حتى تختفي تلك القوة من معادلة العزم.

عند التوازن تكون عزوم اتجاه عقارب الساعة ومضادة لها حول المحور متساوية

مثال محلول. قضيب منتظم $20\ \text{kg}$، طوله $4.0\ \text{m}$، مثبت في مفصل عند طرفه الأيسر ومُستوى أفقياً بحبل عمودي عند طرفه الأيمن. طفل كتلته $40\ \text{kg}$ يجلس على مسافة $1.0\ \text{m}$ من المفصل. العزوم حول المفصل: $T(4.0)=20g(2.0)+40g(1.0)$، لذا $T=\dfrac{392+392}{4.0}=196\ \text{N}$. ثم توازن القوى العمودية يعطي الدفع الصاعد للمفصل: $F_p=(60)(9.8)-196=392\ \text{N}$. اختيار المفصل كمحور أزال $F_p$ من معادلة العزم بالكامل.

ميزان قضيب: توازن دوراني عندما تتطابق عزوم اتجاه عقارب الساعة ومضادتها
استكشف

أوجد نقطة التوازن.

من أجل الاتزان الدوراني، يجب أن يساوي مجموع عزوم الاتجاه عقاربياً مجموع عزوم الاتجاه المعاكس لعقارب الساعة. حوّل القوى والمسافات حتى تتوازن العارضة.

5.6

قانون نيوتن الثاني بصيغة دورانية

المنهج

الهدف التعليمي 5.6.A: وصف الظروف التي تتغير فيها سرعة زاوية النظام.

  • 5.6.A.1 تتغير السرعة الزاوية عندما لا يساوي صافي العزم المؤثر على الجسم أو النظام الصفر.
  • 5.6.A.2 معدل تغير السرعة الزاوية لنظام صلب يتناسب طردياً مع صافي العزم المؤثر على النظام الصلب ويكون في نفس الاتجاه. يتناسب التسارع الزاوي للنظام الصلب عكسياً مع القصور الذاتي الدوراني للنظام الصلب.
    • المعادلة: $\alpha_{\text{sys}} = \dfrac{\Sigma\tau}{I_{\text{sys}}} = \dfrac{\tau_{\text{net}}}{I_{\text{sys}}}$
  • 5.6.A.3 لوصف نظام صلب دوار بشكل كامل، قد يلزم إجراء تحليلين خطي ودوراني بشكل مستقل.

المصدر: وصف دورة وامتحان College Board AP

ينتج عزم صافي تسارعاً زاوياً متناسباً مع عزم القصور الدوراني:

$$\alpha=\frac{\sum\tau}{I}\qquad\Big(\text{more generally }\sum\vec{\tau}=\frac{d\vec{L}}{dt}\Big).$$

حل الديناميك الدوراني تماماً مثل الديناميك الانتقالي، مع $\tau\leftrightarrow F$، $I\leftrightarrow m$، $\alpha\leftrightarrow a$ – رسم الجسم الحر، المعادلات، الحل.

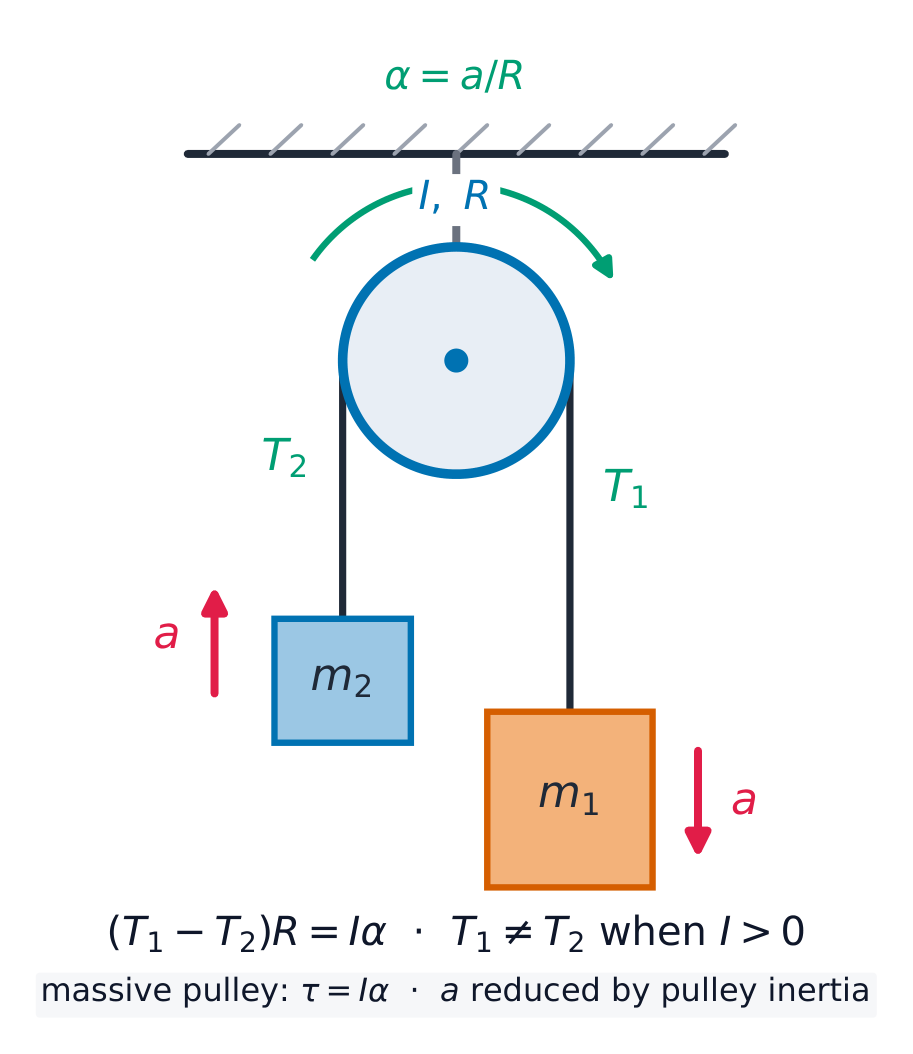
بكرة ضخمة: الشدّان مختلفان لأن البكرة تحتاج عزمًا صافيًا
بكرة ذات كتلة: differs in the two tensions because the pulley needs net torque

مثال محلول (بكرة ذات كتلة). كتلتان $m_1=4.0\ \text{kg}$ و$m_2=2.0\ \text{kg}$ معلقتان بحبل يمر فوق بكرة ذات عزم قصور دوراني $I=0.50\ \text{kg}\cdot\text{m}^2$ ونصف قطر $R=0.20\ \text{m}$. ثلاث معادلات لقوانين نيوتن، واحدة لكل جسم:

$$m_1g-T_1=m_1a,\qquad T_2-m_2g=m_2a,\qquad (T_1-T_2)R=I\alpha=\frac{Ia}{R}.$$

إضافتها (مع $I/R^2=12.5\ \text{kg}$): $a=\dfrac{(m_1-m_2)g}{m_1+m_2+I/R^2}=\dfrac{19.6}{18.5}=1.1\ \text{m/s}^2$. ثم $T_1=m_1(g-a)=35\ \text{N}$ و$T_2=m_2(g+a)=22\ \text{N}$. يجب أن تختلف التوترات – وإلا لن يدور البكر. (إذا قال المسألة إن البكر خفيف، فإن $I\approx0$ وتصبح التوترات متساوية مرة أخرى.)

مهارة الامتحان. تُصنَّف أسئلة FRQ الدوارة بناءً على الإعداد: مخططات الجسم الحر المنفصلة لكل كتلة والبكرة، وصياغة قيد الحبل $a=R\alpha$، واتجاه الإشارات المتسق. الخطأ الأكثر شيوعًا هو افتراض تساوي التوتر في حبل يمر فوق بكرة ذات كتلة.

مفردات تدريب
English العربية
angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ الإزاحة الزاوية
radians/ˈreɪdɪənz/ راديان
angular velocity/ˈæŋɡjʊlə vəˈlɒsɪti/ السرعة الزاوية
angular acceleration/ˈæŋɡjʊlə əkˌseləˈreɪʃn/ التسارع الزاوي
tangential acceleration/tænˈdʒenʃl əkˌseləˈreɪʃn/ التسارع المماسي
centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ التسارع المركزي
Torque/tɔːk/ العزم
vector product/ˈvektə ˈprɒdʌkt/ الجداء الاتجاهي
moment arm/ˈməʊmənt ɑːm/ ذراع العزم
right-hand rule/raɪt hænd ruːl/ قاعدة اليد اليمنى
Rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ العزم القصور الذاتي
linear density/ˈlɪnɪə ˈdensɪti/ الكثافة الخطية
parallel-axis theorem/ˈpærəlel ˈæksɪs ˈθɪərəm/ نظرية المحور الموازي
rotational equilibrium/rəʊˈteɪʃənl ˌiːkwɪˈlɪbrɪəm/ التوازن الدوراني
static equilibrium/ˈstætɪk ˌiːkwɪˈlɪbrɪəm/ التوازن الساكن
pulley/ˈpʊli/ بكرة
5.6

نصائح للامتحان

  • استخدم المقابيل الدوارة: $\theta,\omega=\tfrac{d\theta}{dt},\alpha=\tfrac{d\omega}{dt}$، مع معادلات ثبات $\alpha$ التي تحاكي الحركة الخطية.
  • حول بين الخطي والزواوي باستخدام $v=r\omega$ و $a_t=r\alpha$ (بالإضافة إلى التسارع المركزي $a_c=\tfrac{v^2}{r}=\omega^2 r$).
  • احتفظ بالراديان طوال الوقت وثبّت اتجاه دوران موجب.
  • اربط العزم بالعجلة الزاوية عبر $\tau=I\alpha$.
  • ارسم محور الدوران – ذراع العزم هو المسافة العمودية إليه.

دروس تفاعلية حول هذا الموضوع

ا-working عليه خطوة بخطوة، مع تمارين تحقق فوري.

أوراق الامتحانات السابقة

المزيد من المواضيع في AP الفيزياء C: الميكانيكا

تسجيل الدخول أو إنشاء حساب

IGCSE, A-Level & AP