AP Physics 1 é mecânica baseada em álgebra: cinemática, forças, trabalho, energia e potência, momento linear, torque e rotação, oscilações e fluidos. Não é necessário cálculo — o que torna o curso conceitualmente mais difícil, não mais fácil. Você raciocina sobre situações em vez de apenas manipular fórmulas.
A seção de respostas discursivas separa as pontuações. Ela pede para você justificar, comparar duas situações e explicar um resultado em palavras. Um número correto sem raciocínio obtém muito pouca pontuação.
Nome o princípio primeiro. "Como o momento linear é conservado e nenhuma força externa horizontal atua…" é a frase que o gabarito espera. Desenhe um diagrama de corpo livre para cada problema, mesmo quando parecer desnecessário — é o hábito de maior valor do curso.
As notas abaixo percorrem unidade por unidade através do CED, da cinemática ao movimento harmônico simples, cada uma com exemplos resolvidos. As questões de resposta discursiva liberadas e seus critérios de avaliação estão na biblioteca, e a questão de desenho experimental vale a pena praticar separadamente — ela aparece todos os anos e recompensa um procedimento claro em vez de uma fórmula.
Objetivo de Aprendizagem 1.1.A: Descreva uma grandeza escalar ou vetorial usando magnitude e direção, conforme apropriado.
1.1.A.1 Escalares são grandezas descritas apenas por magnitude; vetores são grandezas descritas por magnitude e direção.
1.1.A.2 Vetores podem ser modelados visualmente como setas com direção adequada e comprimentos proporcionais à sua magnitude.
1.1.A.3 Distância e velocidade escalar são exemplos de grandezas escalares, enquanto posição, deslocamento, velocidade e aceleração são exemplos de grandezas vetoriais.
1.1.A.3.i Vetores são notados com uma seta acima do símbolo daquela grandeza.
Equação:$\vec{v} = \vec{v}_0 + \vec{a}t$
1.1.A.3.ii A notação vetorial não é necessária para componentes vetoriais ao longo de um eixo. Em uma dimensão, o sinal do componente descreve completamente a direção daquele componente.
Equação derivada:$v_x = v_{x0} + a_x t$
Objetivo de Aprendizagem 1.1.B: Descreva uma soma vetorial em uma dimensão.
1.1.B.1 Ao determinar uma soma vetorial em um sistema de coordenadas unidimensional dado, direções opostas são denotadas por sinais opostos.
Fonte: College Board AP Course and Exam Description
Um velocímetro de carro: a velocidade escalar é a magnitude da velocidade — uma taxa escalar de movimento
Cinemática 运动学 descreve como os objetos se movem, sem perguntar porquê. Primeiro, dois tipos de grandezas:
Um escalar 标量 tem apenas tamanho (magnitude 大小): distância 距离, velocidade escalar, tempo, massa.
Um vetor 矢量 tem magnitude e direção: deslocação, velocidade, aceleração, força.
A diferença importa. Distância é o comprimento total do trajeto percorrido – um escalar que só cresce. Deslocação é a mudança de posição em linha reta, com uma direção. Caminhe $3\ \text{m}$ para leste e depois $1\ \text{m}$ para oeste: a distância é $4\ \text{m}$, mas a deslocação é apenas $2\ \text{m}$ para leste.
Em uma dimensão, a direção é apenas um sinal (+ ou −) ao longo de um eixo escolhido. Escolher a direção positiva primeiro é essencial – o sinal de cada vetor depende disso. Uma velocidade de $-5\ \text{m/s}$ não significa "lento"; significa $5\ \text{m/s}$ na direção negativa.
Objetivo de Aprendizagem 1.2.A: Descreva uma mudança na posição de um objeto.
1.2.A.1 Ao usar o modelo de objeto, o tamanho, a forma e a configuração interna são ignorados. O objeto pode ser tratado como um único ponto com propriedades extensivas como massa e carga.
1.2.A.2 Deslocamento é a mudança na posição de um objeto.
Equação:$\Delta x = x - x_0$
Objetivo de Aprendizagem 1.2.B: Descreva a velocidade média e a aceleração de um objeto.
1.2.B.1 As médias de velocidade e aceleração são calculadas considerando os estados inicial e final de um objeto ao longo de um intervalo de tempo.
1.2.B.2 A velocidade média é o deslocamento de um objeto dividido pelo intervalo de tempo em que esse deslocamento ocorre.
Objetivo de Aprendizagem 1.2.B: Descrever a velocidade e a aceleração de um objeto.
1.2.B.4 Um objeto está acelerando se a magnitude e/ou a direção da sua velocidade estiverem mudando.
1.2.B.5 O cálculo da velocidade ou aceleração média sobre um intervalo de tempo muito pequeno resulta em um valor muito próximo da velocidade ou aceleração instantânea.
Fonte: College Board AP Course and Exam Description
Um comboio de alta velocidade: a cinemática descreve deslocação, velocidade e aceleração ao longo do tempoMovimento de projétil é dois movimentos independentes
Três vetores ligados descrevem o movimento numa linha:
Deslocação 位移$\Delta x$ é a mudança de posição – um vetor do início ao fim (não o comprimento total do trajeto, que é a distância).
Velocidade 速度 é a taxa de mudança de posição, $v=\dfrac{\Delta x}{\Delta t}$. O seu sinal dá a direção; a sua magnitude é a velocidade escalar 速率.
Aceleração 加速度 é a taxa de mudança de velocidade, $a=\dfrac{\Delta v}{\Delta t}$.
Tenha cuidado em separar a velocidade média 平均速度 (deslocação total sobre tempo total) da velocidade instantânea 瞬时速度 (a velocidade num instante, a inclinação do gráfico posição-tempo naquele ponto). São iguais apenas quando a velocidade é constante.
Um objeto acelera quando $v$ e $a$ têm o mesmo sinal, e desacelera (deceleração 减速) quando têm sinais opostos. Note que uma aceleração negativa nem sempre significa desacelerar – uma bola a cair cada vez mais rápido tem velocidade negativa e aceleração negativa.
Para aceleração constante, aplicam-se as quatro equações cinemáticas (muitas vezes chamadas SUVAT):
Escolha a equação que contém as três quantidades que conhece mais a que quer encontrar, para que reste apenas uma incógnita. Aplicam-se apenas enquanto $a$ é constante.
Exemplo resolvido. Um carro parte do repouso e acelera uniformemente a $2.0\ \text{m/s}^2$ durante $6.0\ \text{s}$. Encontre a sua velocidade final e a distância percorrida.
Liste o que você sabe: $v_0=0$, $a=2.0\ \text{m/s}^2$, $t=6.0\ \text{s}$.
Exemplo resolvido (queda livre). Uma bola é lançada verticalmente para cima a $15\ \text{m/s}$. Tomando $g=9.8\ \text{m/s}^2$ e para cima como positivo, quão alto sobe e quanto tempo permanece no ar antes de voltar à mão de quem a lançou?
No ponto mais alto a velocidade é momentaneamente zero, e $a=-g=-9.8\ \text{m/s}^2$ em todo o percurso (esta é queda livre 自由落ite, ignorando a resistência do ar 空气阻力):
$$v^2=v_0^2+2a\,\Delta x \;\Rightarrow\; 0=15^2+2(-9.8)\Delta x \;\Rightarrow\; \Delta x=\frac{225}{19.6}=11.5\ \text{m}.$$
Tempo até ao topo: $0=15-9.8\,t \Rightarrow t=1.53\ \text{s}$. Por simetria, a descida demora o mesmo tempo, logo o total é $3.1\ \text{s}$.
Objetivo de Aprendizagem 1.3.A: Descrever a posição, velocidade e aceleração de um objeto usando representações do movimento desse objeto.
1.3.A.1 O movimento pode ser representado por diagramas de movimento, figuras, gráficos, equações e descrições narrativas.
1.3.A.2 Para aceleração constante, três equações cinemáticas podem ser usadas para descrever o movimento linear instantâneo em uma dimensão:
Equação:$v_x = v_{x0} + a_x t$
Equação:$x = x_0 + v_{x0}t + \dfrac{1}{2}a_x t^2$
Equação:$v_x^2 = v_{x0}^2 + 2a_x(x - x_0)$
Nota: As equações acima são escritas para indicar movimento na direção x, mas essas equações podem ser usadas em qualquer única dimensão conforme apropriado.
1.3.A.3 Perto da superfície da Terra, a aceleração vertical causada pela força da gravidade é para baixo, constante e tem um valor medido aproximadamente igual a $a_g = g \approx 10 \ m/s^2$.
1.3.A.4 Gráficos de posição, velocidade e aceleração como funções do tempo podem ser usados para encontrar as relações entre essas grandezas.
1.3.A.4.i A velocidade instantânea de um objeto é a taxa de variação da posição do objeto, que é igual à inclinação (coeficiente angular) de uma linha tangente a um ponto em um gráfico da posição do objeto em função do tempo.
1.3.A.4.ii A aceleração instantânea de um objeto é a taxa de variação da velocidade do objeto, que é igual à inclinação (coeficiente angular) de uma linha tangente a um ponto em um gráfico da velocidade do objeto em função do tempo.
1.3.A.4.iii O deslocamento de um objeto durante um intervalo de tempo é igual à área sob a curva de um gráfico da velocidade do objeto em função do tempo (i.e., a área delimitada pela função e pelo eixo horizontal para o intervalo apropriado).
1.3.A.4.iv A variação da velocidade de um objeto durante um intervalo de tempo é igual à área sob a curva de um gráfico da aceleração do objeto em função do tempo.
Declaração de limite: AP Physics 1 não espera que os alunos analisem quantitativamente acelerações não uniformes. No entanto, espera-se que os alunos sejam capazes de analisar qualitativamente, esboçar gráficos adequados e discutir situações em que a aceleração é não uniforme.
Declaração de limite: Para todas as situações em que uma quantidade numérica é necessária para $g$, o valor $g \approx 10 \ m/s^2$ será usado. No entanto, os alunos não serão penalizados por usarem corretamente valores mais precisos comumente aceitos de $g = 9.81 \ \text{m/s}^2$ ou $g = 9.8 \ \text{m/s}^2$.
Fonte: College Board AP Course and Exam Description
O mesmo movimento aparece como uma descrição, um gráfico, uma tabela ou uma equação, e deve mover-se entre eles:
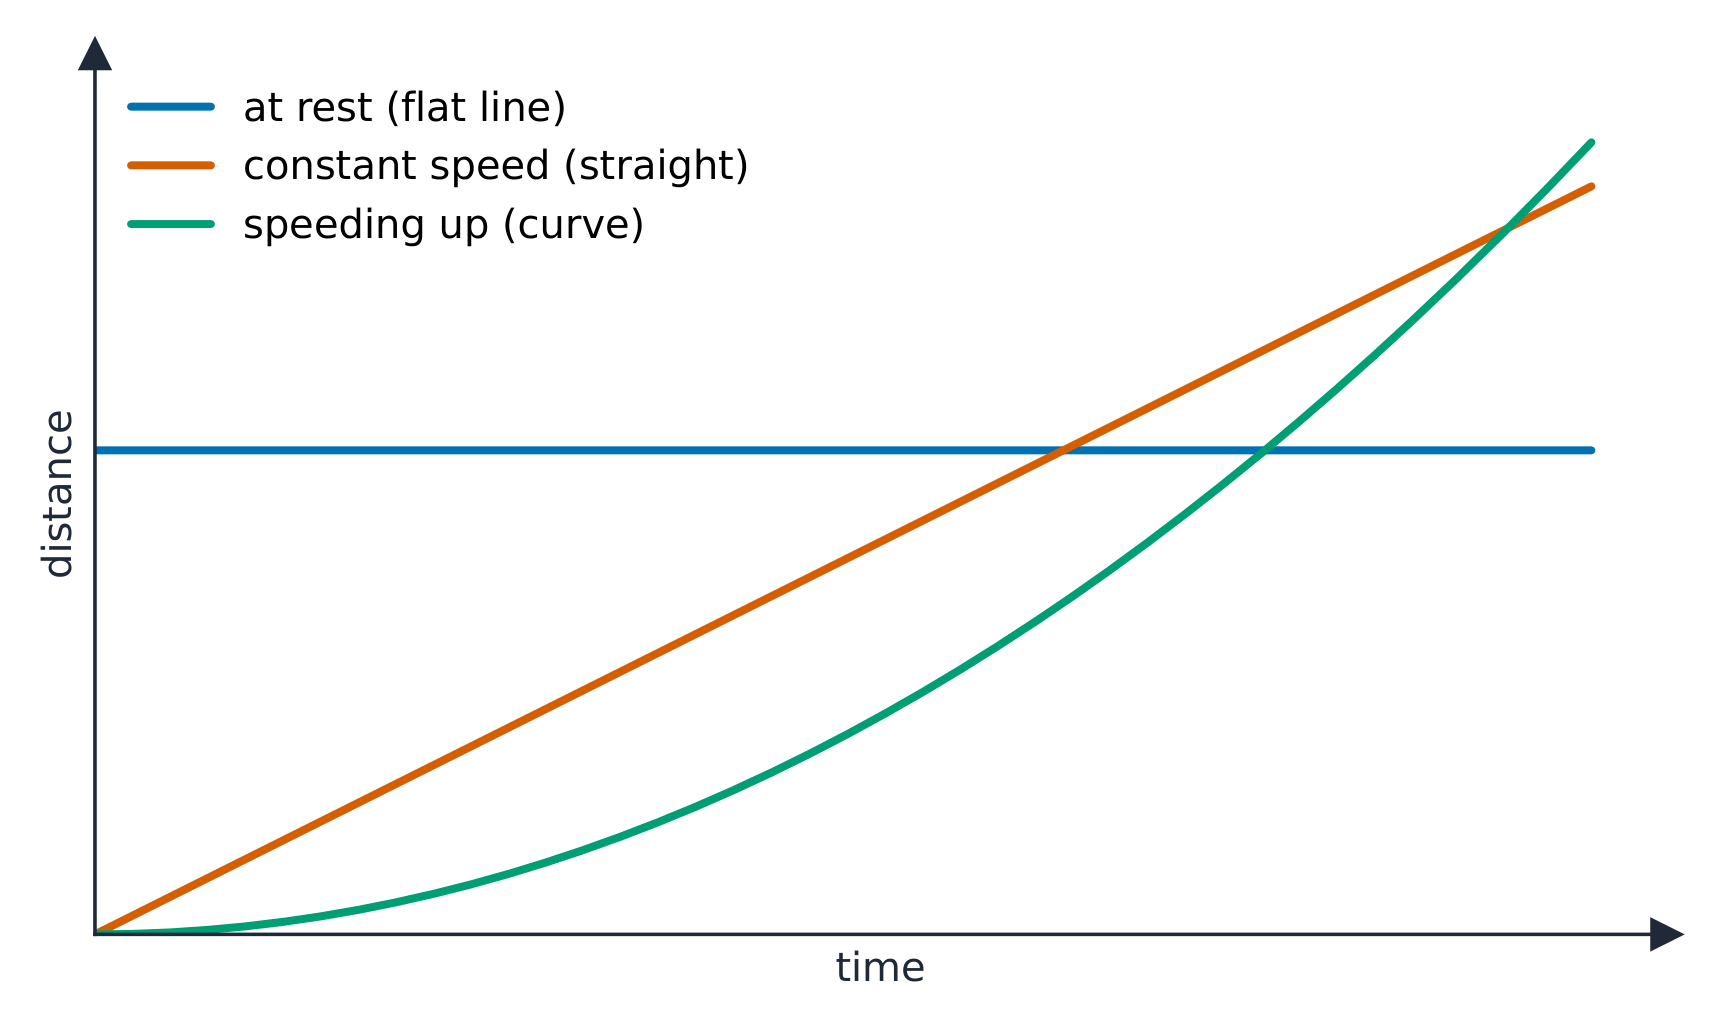
Ler um gráfico de distância-tempo: plano significa parado, inclinação reta significa velocidade constante
Num gráfico posição-tempo, a inclinação é a velocidade (mais íngreme = mais rápido; uma curva = velocidade variável).
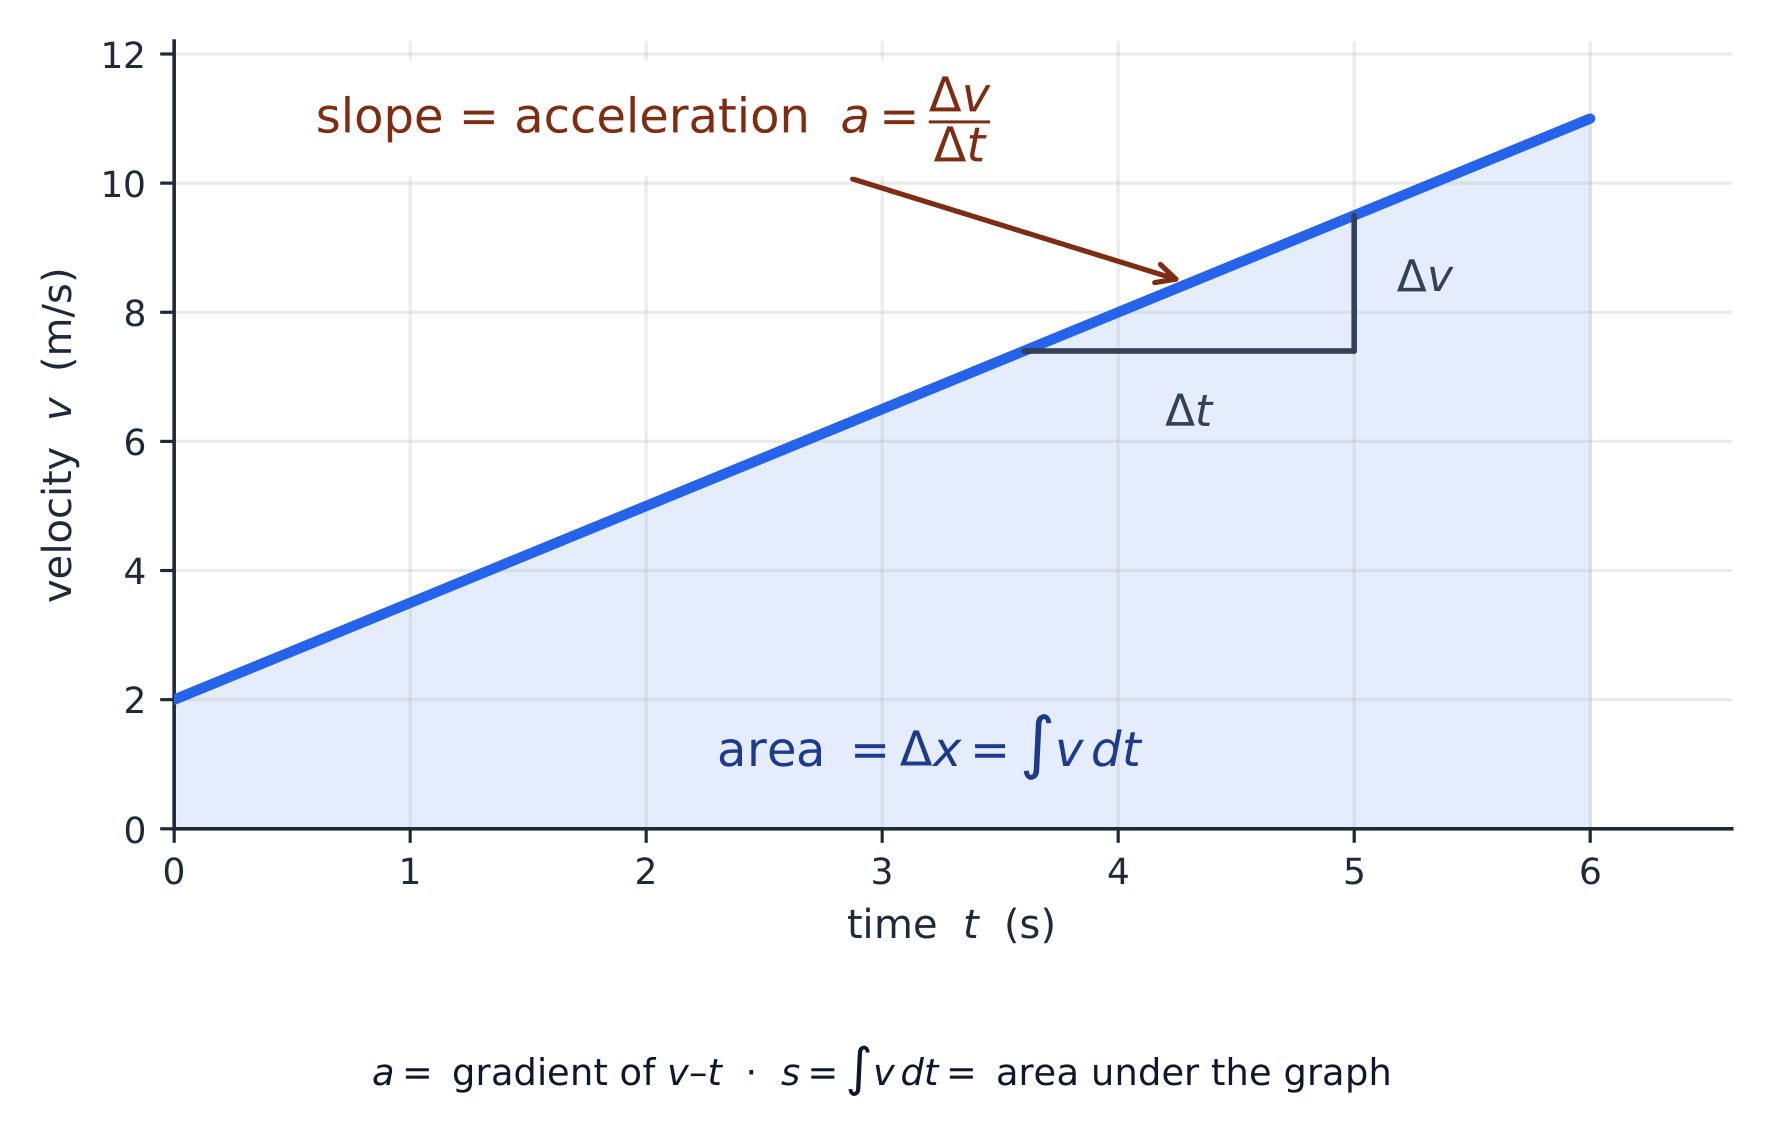
Num gráfico velocidade-tempo, a inclinação é a aceleração, e a área sob a linha é a deslocação.
Ler inclinações e áreas nos gráficos é uma habilidade central de exame. Para obter a deslocação de um gráfico velocidade-tempo, divida a área em triângulos e retângulos e some-os; a área abaixo do eixo temporal conta como deslocação negativa (movimento na direção oposta).
Em um gráfico de velocidade versus tempo, a inclinação é a aceleração e a área sombreada é o deslocamento
Exemplo resolvido. Um ciclista acelera uniformemente do repouso até $8.0\ \text{m/s}$ em $4.0\ \text{s}$, depois mantém $8.0\ \text{m/s}$ por $6.0\ \text{s}$. Encontre a distância total no gráfico de velocidade–tempo.
Altere a velocidade inicial $u$ e a aceleração $a$. O gradiente (inclinação) da linha é a aceleração; a área entre a linha e o eixo do tempo é o deslocamento.
Objetivo de Aprendizagem 1.4.A: Descrever o sistema de referência de um observador dado.
1.4.A.1 A escolha do sistema de referência determinará a direção e a magnitude das grandezas medidas por um observador nesse sistema de referência.
Objetivo de Aprendizagem 1.4.B: Descrever o movimento de objetos medidos por observadores em diferentes sistemas de referência inerciais.
1.4.B.1 Medições de um dado sistema de referência podem ser convertidas em medições de outro sistema de referência.
1.4.B.2 A velocidade observada de um objeto resulta da combinação da velocidade do objeto e da velocidade do sistema de referência do observador.
1.4.B.2.i A combinação do movimento de um objeto e do movimento de um observador em um dado sistema de referência envolve a adição ou subtração de vetores.
1.4.B.2.ii A aceleração de qualquer objeto é a mesma quando medida de todos os sistemas de referência inerciais.
Declaração de limite: A menos que indicado de outra forma, assume-se que o sistema de referência de qualquer problema seja inercial.
Declaração de limite: A adição ou subtração de vetores para encontrar velocidades relativas é restrita ao movimento ao longo de uma dimensão para AP Physics 1.
Fonte: College Board AP Course and Exam Description
Todo movimento é medido em relação a um referencial 参考系. Velocidades medidas em referenciais diferentes diferem entre si, e você as combina por adição vetorial. A velocidade de A relativa a C é
$$\vec{v}_{A/C}=\vec{v}_{A/B}+\vec{v}_{B/C}.$$
Uma pessoa caminhando em um trem em movimento tem uma velocidade relativa ao trem e outra relativa ao solo – isso é movimento relativo 相对运动. Um atalho útil: a velocidade de A relativa a B é $\vec{v}_{A/B}=\vec{v}_A-\vec{v}_B$ (subtraia a velocidade de B).
Um referencial que não está acelerando é um referencial inercial 惯性参考系: aquele em que um objeto livre (sem força resultante) obedece à primeira lei de Newton, permanecendo em repouso ou movendo-se com velocidade constante. Um referencial que acelera – um carro freando – é não-inercial, onde objetos parecem acelerar sem nenhuma força atuando sobre eles.
Exemplo resolvido. Uma bote aponta diretamente para cruzar um rio e move-se a $3.0\ \text{m/s}$ em relação à água. A correnteza flui a $4.0\ \text{m/s}$ ao longo do rio. Encontre a velocidade e a direção da bote em relação à margem.
As duas velocidades são perpendiculares, então some-as como um triângulo retângulo:
$$v=\sqrt{3.0^2+4.0^2}=5.0\ \text{m/s},\qquad \theta=\tan^{-1}\!\frac{4.0}{3.0}=53^{\circ}\ \text{downstream from straight across.}$$
1.5
Vetores e Movimento em Duas Dimensões
Programa
Objetivo de Aprendizagem 1.5.A: Descrever as componentes perpendiculares de um vetor.
1.5.A.1 Vetores podem ser modelados matematicamente como o resultante de duas componentes perpendiculares.
1.5.A.2 Vetores podem ser decompostos em componentes usando um sistema de coordenadas escolhido.
1.5.A.3 Vetores podem ser decompostos em componentes perpendiculares usando funções trigonométricas e relações.
Equação:$\sin \theta = \dfrac{a}{c}$
Equação:$\cos \theta = \dfrac{b}{c}$
Equação:$\tan \theta = \dfrac{a}{b}$
Equação:$a^2 + b^2 = c^2$
Objetivo de Aprendizagem 1.5.B: Descrever o movimento de um objeto que se move em duas dimensões.
1.5.B.1 O movimento em duas dimensões pode ser analisado usando relações cinemáticas unidimensionais se o movimento for separado em componentes.
1.5.B.2 O movimento de projéteis é um caso especial de movimento bidimensional que possui aceleração zero em uma dimensão e aceleração constante e não nula na segunda dimensão.
Fonte: College Board AP Course and Exam Description
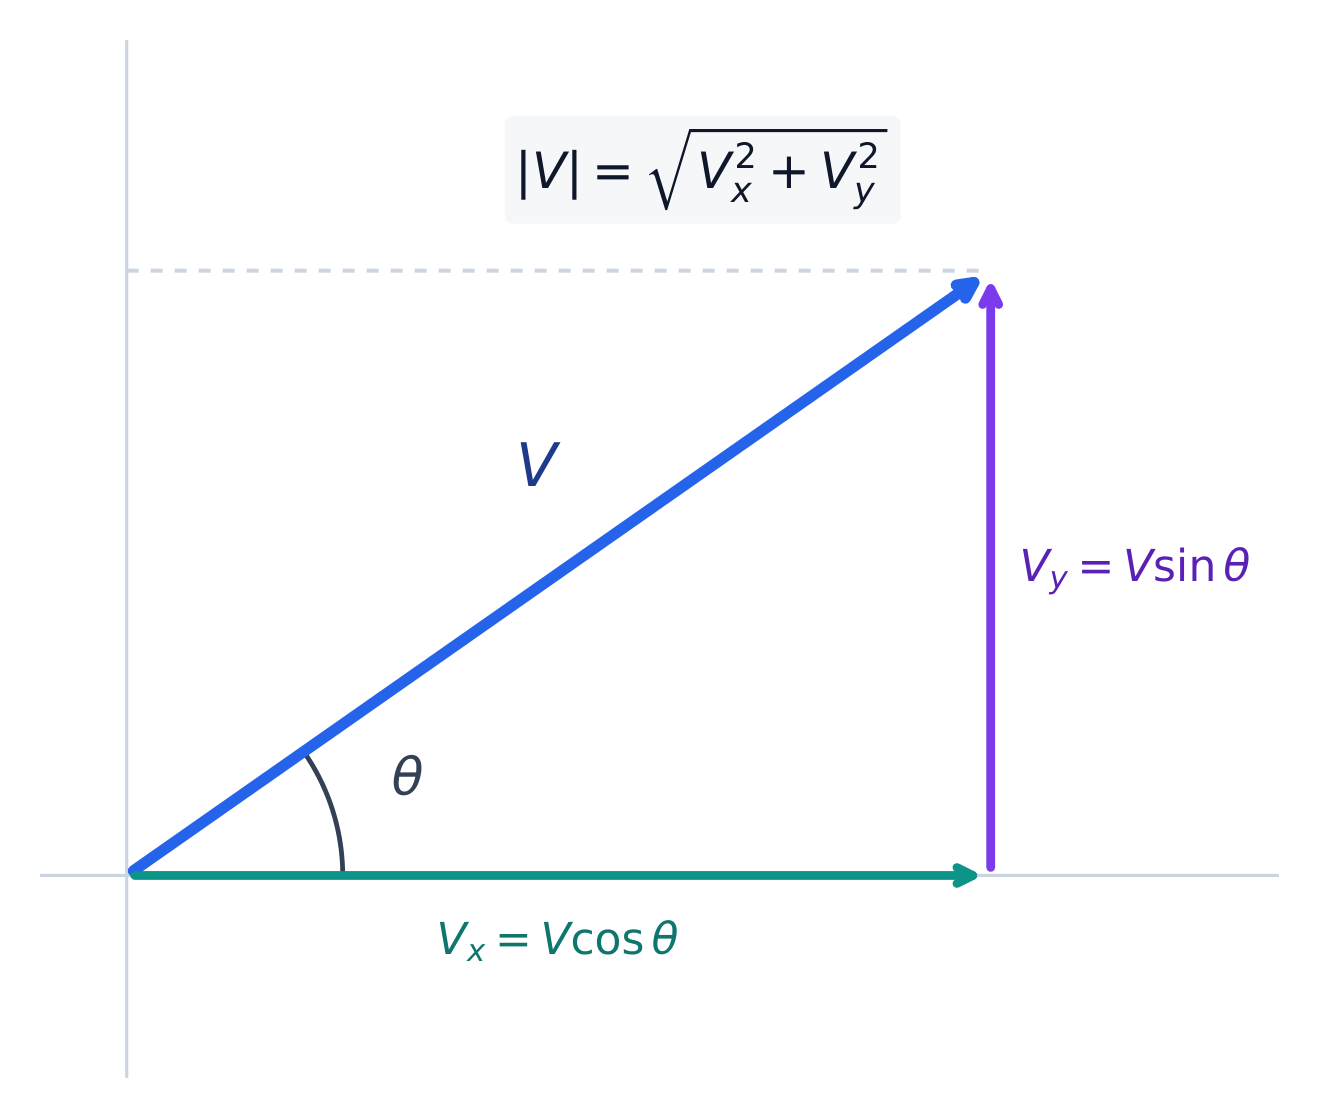
Em duas dimensões, decomponha cada vetor em componentes 分量 ao longo de eixos perpendiculares ($x$ e $y$), trate cada eixo separadamente e, em seguida, recombine. Uma velocidade $v$ com ângulo $\theta$ em relação à horizontal tem componentes $v_x=v\cos\theta$ e $v_y=v\sin\theta$.
Um vetor velocidade decomposto em suas componentes horizontal e vertical
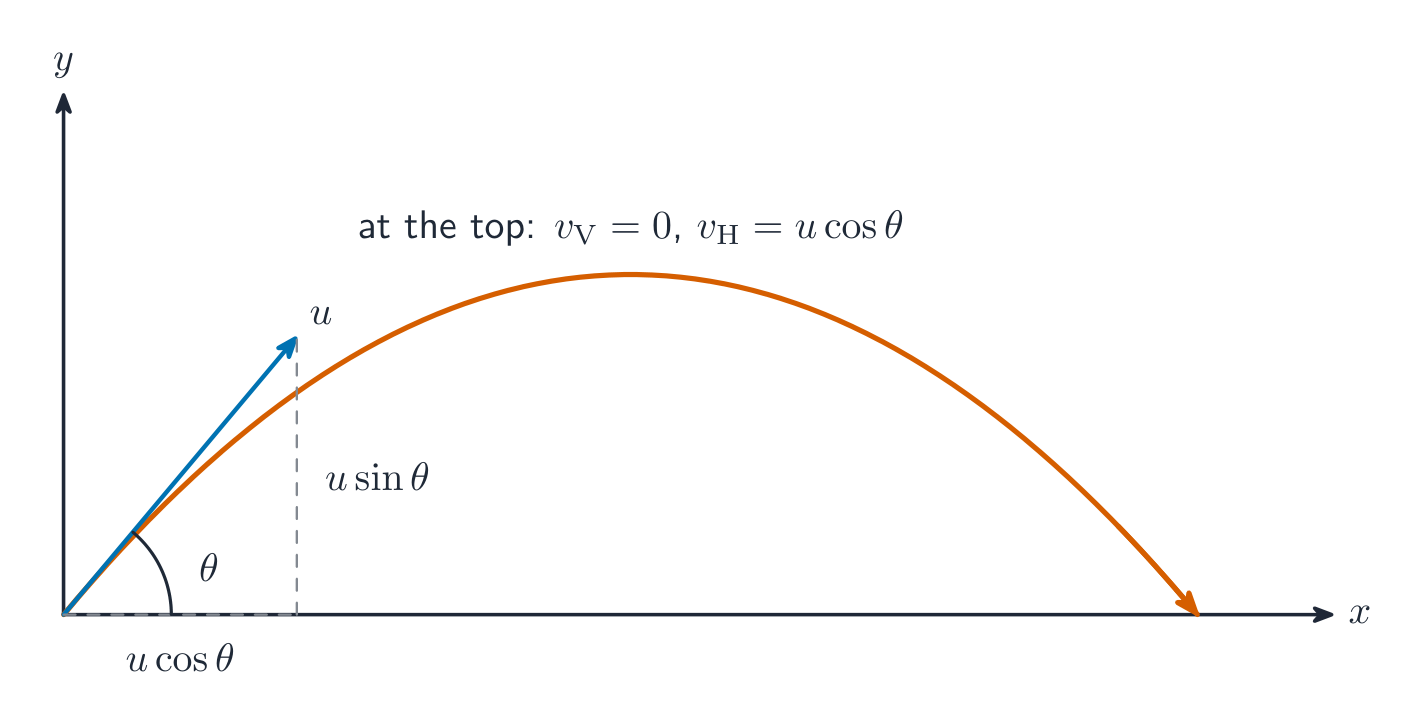
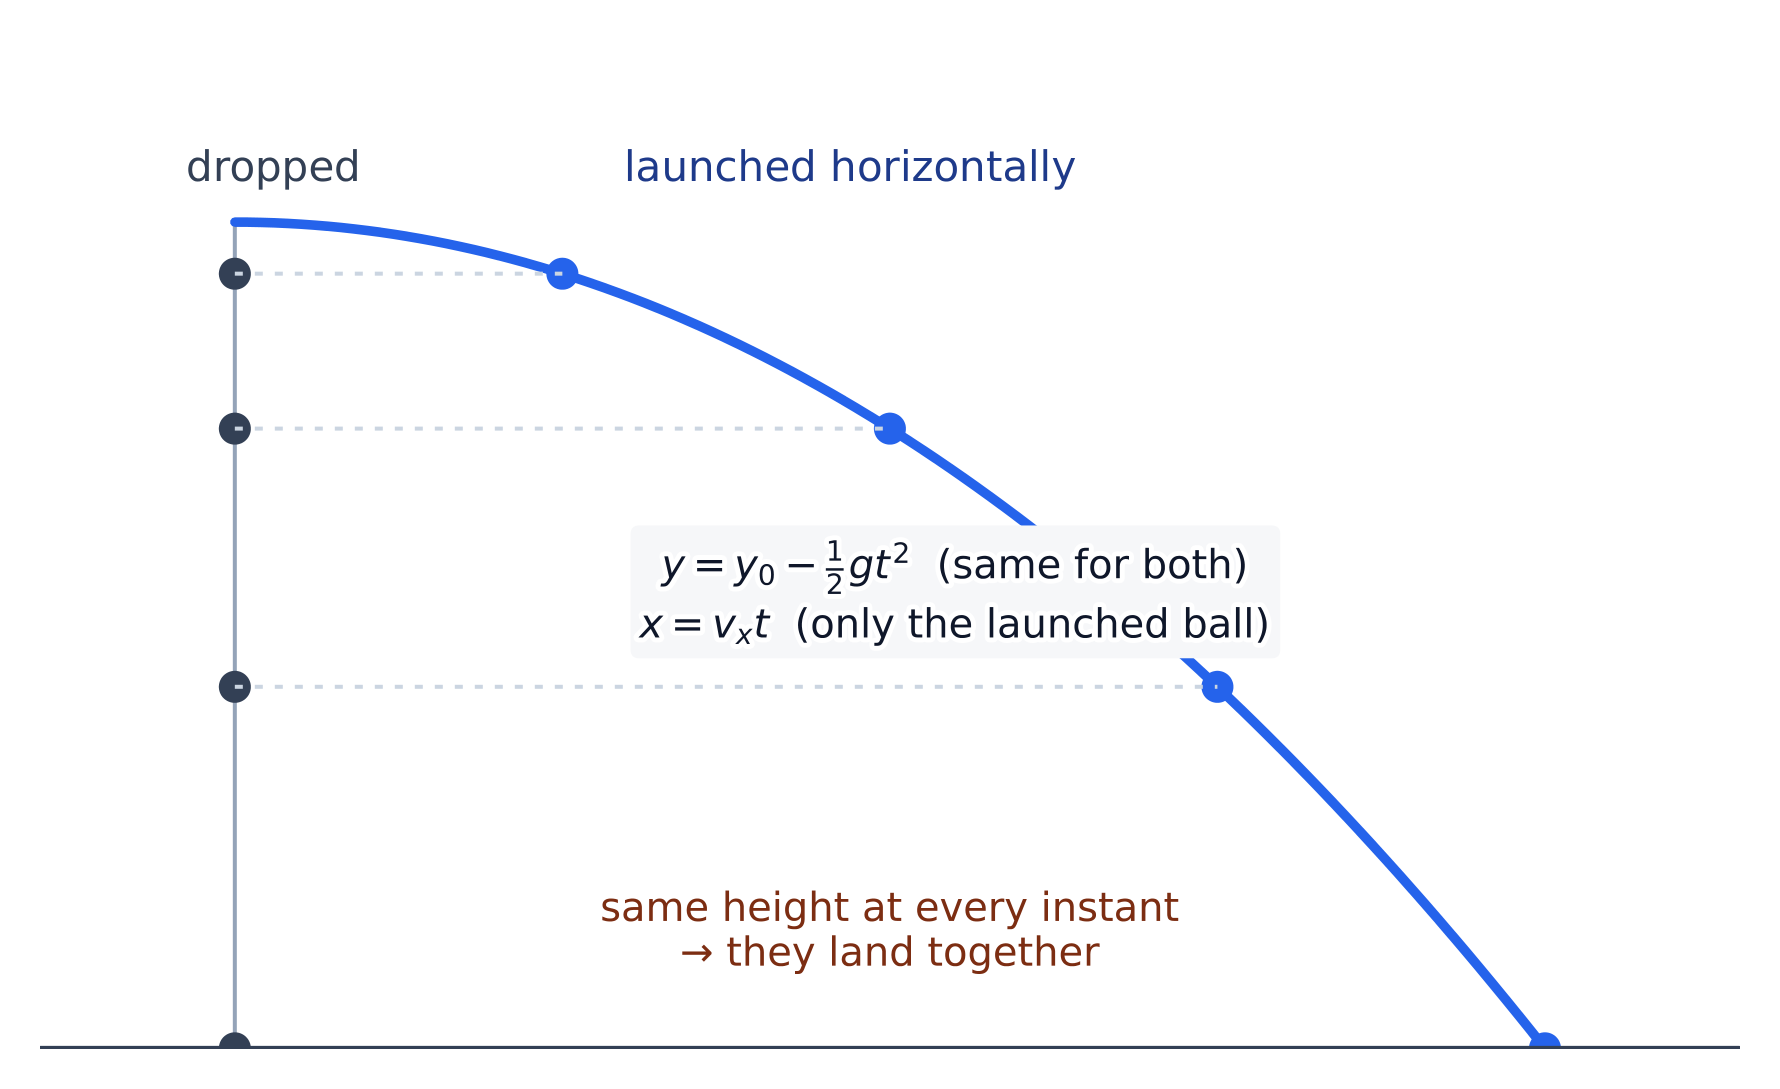
Para movimento de projétil 抛体运动 (um objeto sob ação exclusiva da gravidade): os movimentos horizontal e vertical são independentes. Horizontalmente, a velocidade é constante ($a_x=0$); verticalmente, a aceleração é $-g$ (para baixo). Os dois movimentos compartilham apenas o tempo. Assim, a trajetória de um projétil (sua trajetória 轨迹) é uma parábola, e você a resolve como dois problemas unidimensionais unidos por $t$.
Um projétil lançado em um ângulo: os movimentos horizontal e vertical são independentesUma bola solta e uma bola lançada horizontalmente caem juntas – os movimentos verticais são idênticos
Exemplo resolvido. Uma bola é chutada a $20\ \text{m/s}$, $30^{\circ}$ acima da horizontal. Considerando $g=9.8\ \text{m/s}^2$, encontre o tempo de voo, a altura máxima e o alcance horizontal range 射程 (assuma que ela pousa na mesma altura de lançamento).
Movimento Vertical define o tempo. No topo $v_y=0$, logo $0=10-9.8\,t \Rightarrow t_{\text{up}}=1.02\ \text{s}$, e o voo total é $2t_{\text{up}}=2.0\ \text{s}$. A altura máxima é
Uma armadilha comum: no topo do voo a velocidade vertical é zero, mas a bola não está em repouso – sua velocidade horizontal $v_{0x}$ nunca muda. A velocidade no topo é igual a $v_{0x}=17.3\ \text{m/s}$.
Explorar
Explore o movimento balístico
Dispare a bola, depois altere o ângulo e a velocidade. O movimento horizontal permanece constante enquanto a gravidade a puxa para baixo — juntos traçam uma parábola. Encontre o ângulo de lançamento que dá o maior alcance, e tente a Lua.
Explorar
Explore vetores e seus componentes
Arraste os vetores para alterar suas componentes $x$ e $y$. Veja como um único vetor é construído a partir de partes independentes horizontal e vertical, e como dois vetores se somam cabeça-cauda em uma resultante.
Escolha a equação cinemática correta listando as três quantidades que você conhece mais aquela que deseja encontrar, de modo que reste apenas uma incógnita; as equações SUVAT aplicam-se apenas enquanto a aceleração for constante.
Defina uma direção positiva primeiro – cada deslocamento, velocidade e aceleração carregarão um sinal; uma velocidade negativa significa "movendo-se na outra direção", não "lento".
Trate o projétil como dois problemas independentes em 1-D compartilhando apenas o tempo $t$: velocidade constante horizontalmente, $a=-g$ verticalmente. No ponto mais alto $v_y=0$, mas $v_x$ permanece inalterado.
Em um gráfico de velocidade–tempo, a inclinação é a aceleração e a área é o deslocamento (área abaixo do eixo é negativa).
Distinga distância (escalar, caminho total) de deslocamento (vetorial, início ao fim), e velocidade escalar de velocidade vetorial.
Objetivo de Aprendizagem 2.1.A: Descrever as propriedades e interações de um sistema.
2.1.A.1 As propriedades do sistema são determinadas pelas interações entre os objetos dentro do sistema.
2.1.A.2 Se as propriedades ou interações dos objetos constituintes dentro de um sistema não forem importantes no modelamento do comportamento do sistema macroscópico, o próprio sistema pode ser tratado como um único objeto.
2.1.A.3 Sistemas podem permitir interações entre partes constituintes do sistema e o ambiente, o que pode resultar na transferência de energia ou massa.
2.1.A.4 Objetos individuais dentro de um sistema escolhido podem se comportar diferentemente uns dos outros, bem como do sistema como um todo.
2.1.A.5 A estrutura interna de um sistema afeta a análise desse sistema.
2.1.A.6 À medida que variáveis externas a um sistema são alteradas, a subestrutura do sistema pode mudar.
Objetivo de Aprendizagem 2.1.B: Descrever a localização do centro de massa de um sistema em relação às suas partes constituintes.
2.1.B.1 Para sistemas com distribuições de massa simétricas, o centro de massa está localizado em linhas de simetria.
2.1.B.2 A localização do centro de massa de um sistema ao longo de um eixo dado pode ser calculada usando a equação
2.1.B.3 Um sistema pode ser modelado como um objeto singular localizado no centro de massa do sistema.
Declaração de limite: AP Physics 1 apenas espera que os alunos calculem o centro de massa para sistemas de cinco partículas ou menos dispostos em uma configuração bidimensional ou para sistemas altamente simétricos.
Fonte: College Board AP Course and Exam Description
Um sistema 系统是所选要分析的物体或物体组。系统可视为位于其质心 质心的单个点——质量的平均位置。外力改变质心的运动;内力(系统各部分之间)不会。
É por isso que uma chave girando sobre uma mesa ainda tem seu centro de massa se movendo em linha reta: a rotação é interna, e apenas a (quase nula) força externa importa para o centro de massa. Para duas massas $m_1,m_2$ em uma linha nas posições $x_1,x_2$, o centro de massa fica em $x_{\text{cm}}=\dfrac{m_1x_1+m_2x_2}{m_1+m_2}$ – sempre mais próximo da massa maior.
2.2
Forças e Diagramas de Corpo Livre
Programa
Objetivo de Aprendizagem 2.2.A: Descrever uma força como uma interação entre dois objetos ou sistemas.
2.2.A.1 Forças são quantidades vetoriais que descrevem as interações entre objetos ou sistemas.
2.2.A.1.i Uma força exercida sobre um objeto ou sistema é sempre devida à interação desse objeto com outro objeto ou sistema.
2.2.A.1.ii Um objeto ou sistema não pode exercer uma força líquida sobre si mesmo.
2.2.A.2 Forças de contato descrevem a interação de um objeto ou sistema tocando outro objeto ou sistema e são efeitos macroscópicos de forças elétricas interatômicas.
Objetivo de Aprendizagem 2.2.B: Descrever as forças exercidas sobre um objeto ou sistema usando um diagrama de corpo livre.
2.2.B.1 Diagramas de corpo livre são ferramentas úteis para visualizar forças sendo exercidas sobre um único objeto ou sistema e para determinar as equações que representam uma situação física.
2.2.B.2 O diagrama de corpo livre de um objeto ou sistema mostra cada uma das forças exercidas sobre o objeto pelo ambiente.
2.2.B.3 Forças exercidas sobre um objeto ou sistema são representadas como vetores originando-se da representação do centro de massa, como um ponto. Um sistema é tratado como se toda a sua massa estivesse localizada no centro de massa.
2.2.B.4 Um sistema de coordenadas com um eixo paralelo à direção da aceleração do objeto ou sistema simplifica a tradução do diagrama de corpo livre para a representação algébrica. Por exemplo, em um diagrama de corpo livre de um objeto em um plano inclinado, é útil definir um eixo paralelo à superfície do plano inclinado.
Declaração de limite: AP Physics 1 apenas espera que os alunos representem as forças exercidas sobre objetos, não as componentes de força em diagramas de corpo livre. Nos exames AP Physics, as forças individuais representadas em um diagrama de corpo livre devem ser desenhadas como setas retas individuais, originando-se no ponto e apontando na direção da força. Forças individuais que estão na mesma direção devem ser desenhadas lado a lado, não sobrepostas.
Fonte: College Board AP Course and Exam Description
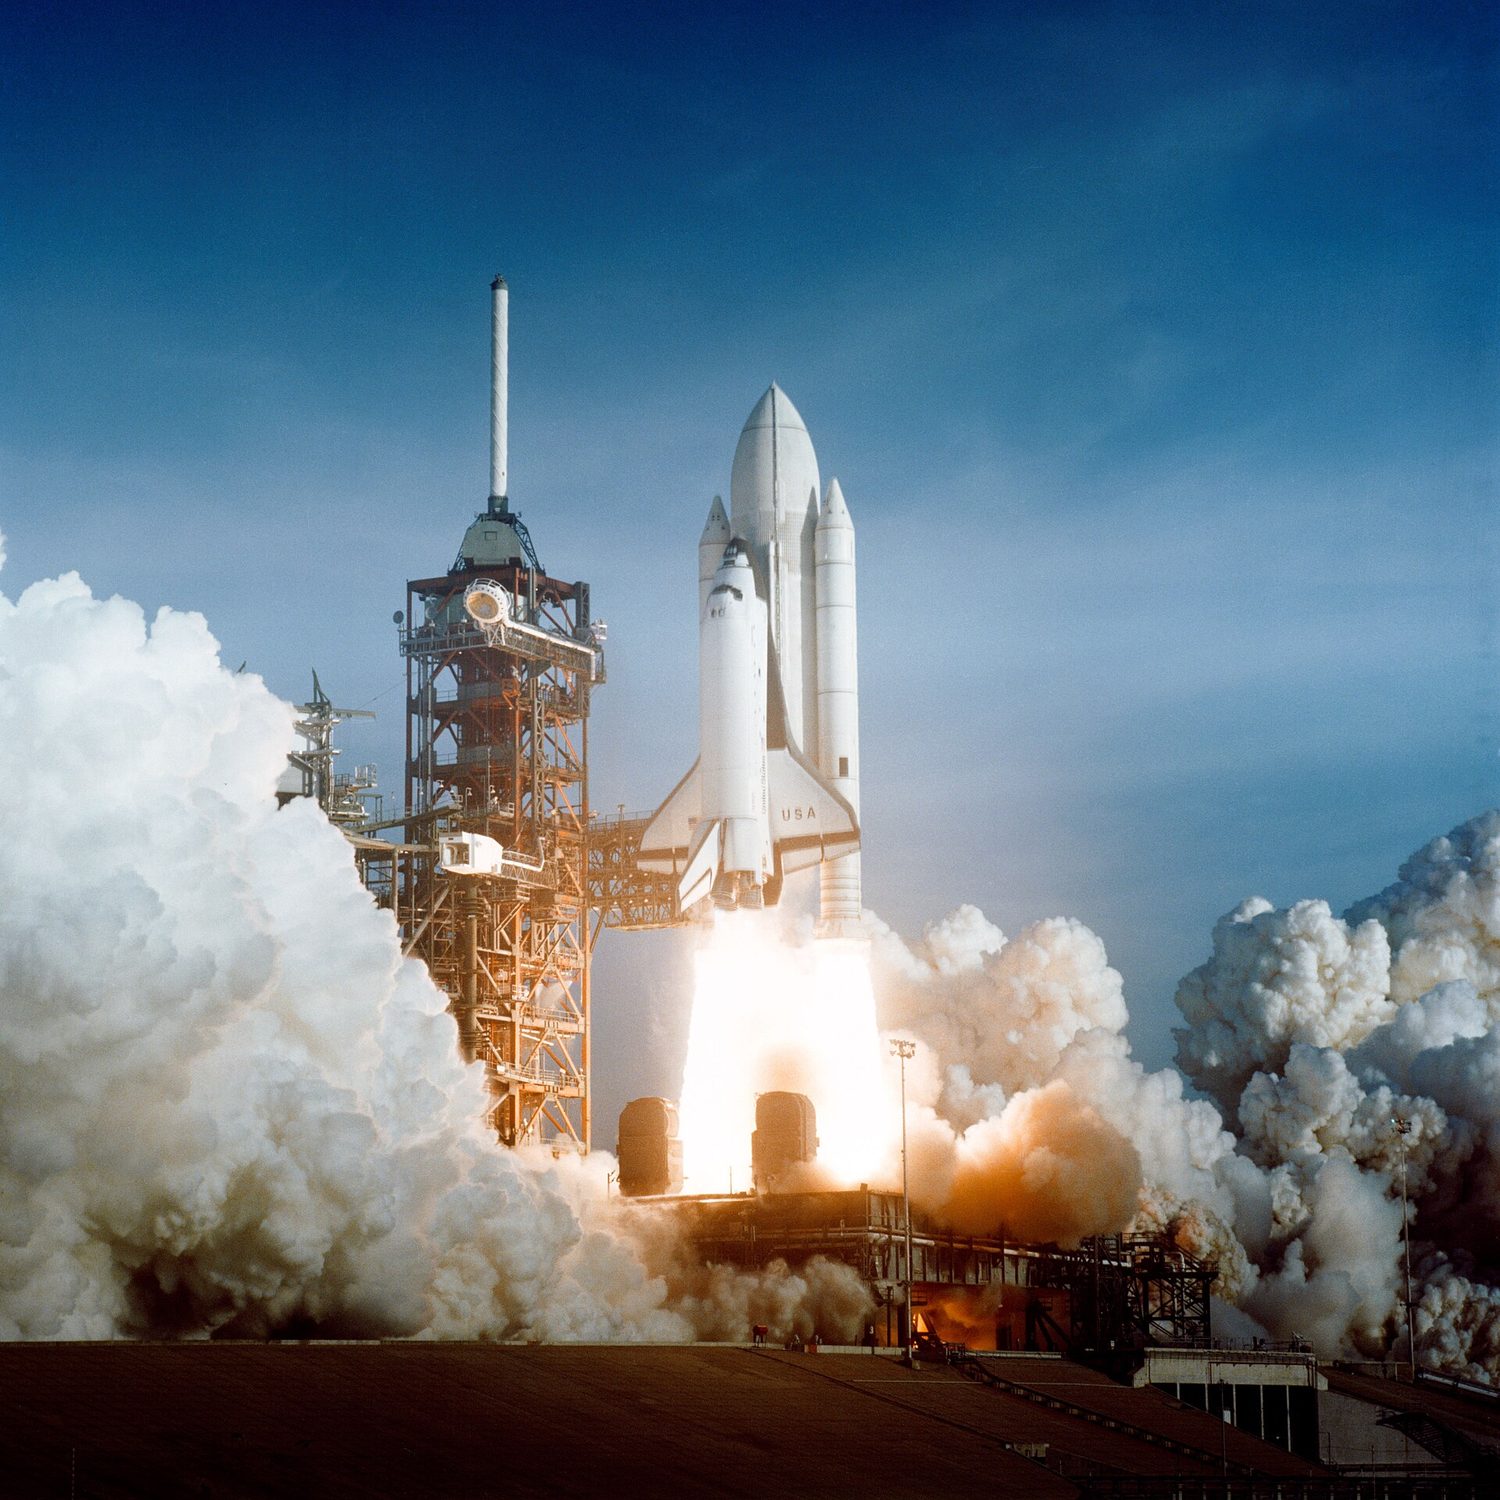
Um paraquedista: diagramas de corpo livre equilibram gravidade e resistência do ar na velocidade terminalLançamento de foguete: força resultante altera o momento linear — F_resultante = ma para dinâmica translacional
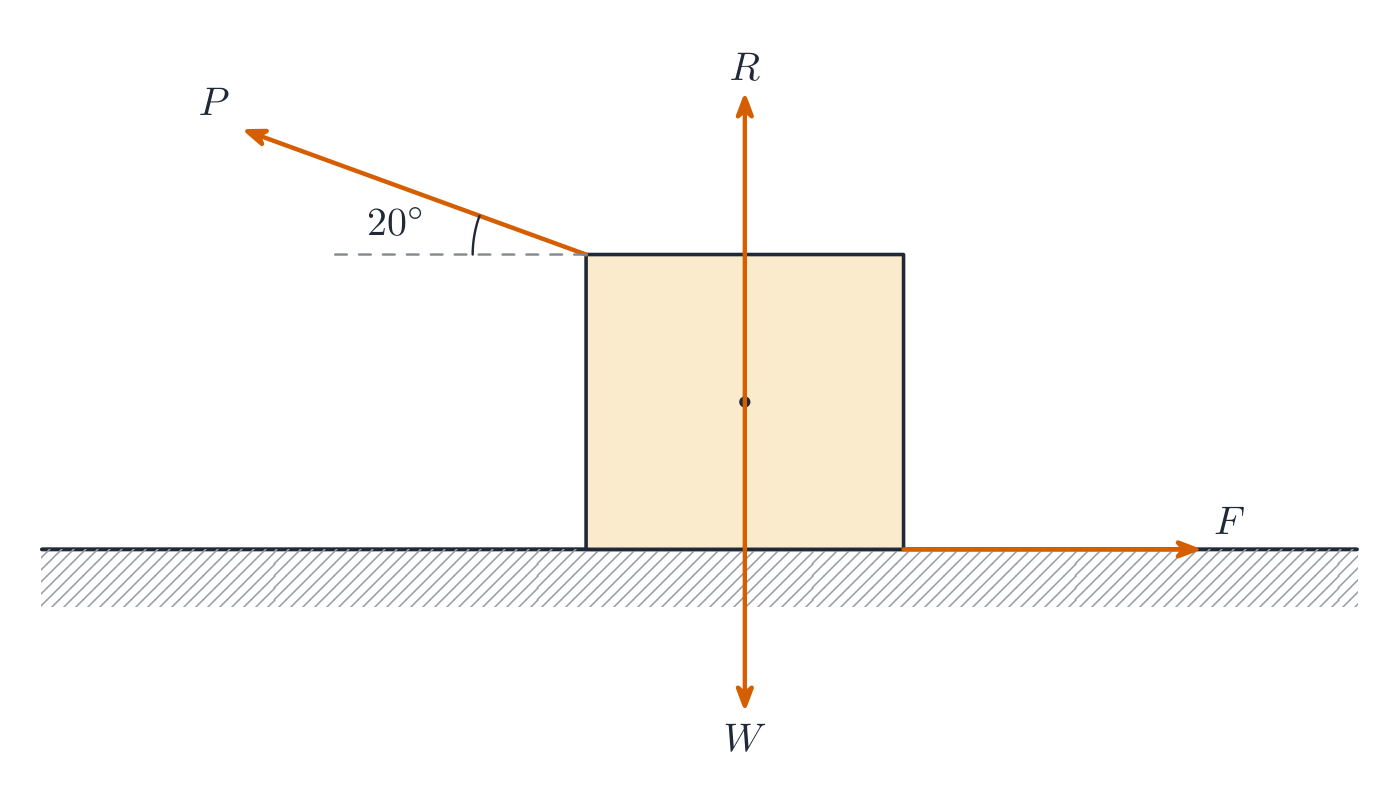
Uma força 力 é um empurrão ou puxão – um vetor, medido em newtons (N). Um diagrama de corpo livre 受力图 mostra um objeto como um ponto com setas para todas as forças atuando nele (peso 重力, normal, tensão 张力, atrito, aplicada), cada uma rotulada e apontando na direção correta. Desenhe-o antes de qualquer problema de dinâmica; é onde a maioria dos pontos é ganha ou perdida.
Um diagrama de corpo livre mostra todas as forças atuando em um único objeto
Duas regras mantêm os diagramas de corpo livre honestos: desenhe apenas forças atuando nenhuma objeto escolhido (não forças que ele exerce em outras coisas), e desenhe apenas forças físicas reais (uma corda, uma superfície, gravidade, uma mão) – nunca uma seta "$ma$", que é o resultado das forças, não uma força em si.
Explorar
Equilibre as forças em um diagrama de corpo livre
Um diagrama de corpo livre mostra todas as forças atuando sobre um objeto como setas. O objeto acelera apenas se as forças não se anularem — a força resultante determina $a=F/m$.
Objetivo de Aprendizagem 2.3.A: Descrever a interação de dois objetos usando a terceira lei de Newton e uma representação de forças pareadas exercidas em cada objeto.
2.3.A.1 A terceira lei de Newton descreve a interação de dois objetos em termos das forças pareadas que cada um exerce sobre o outro.
Equação:$\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
2.3.A.2 Interações entre objetos dentro de um sistema (forças internas) não influenciam o movimento do centro de massa de um sistema.
2.3.A.3 Tensão é o resultado líquido macroscópico de forças que segmentos de uma corda, cabo, corrente ou sistema similar exercem uns sobre os outros em resposta a uma força externa.
2.3.A.3.i Uma corda ideal tem massa desprezível e não se estica quando sob tensão.
2.3.A.3.ii A tensão em uma corda ideal é a mesma em todos os pontos dentro da corda.
2.3.A.3.iii Em uma corda com massa não desprezível, a tensão pode não ser a mesma em todos os pontos dentro da corda.
2.3.A.3.iv Uma polia ideal é uma polia que tem massa desprezível e gira em torno de um eixo através do seu centro de massa com atrito desprezível.
Declaração de escopo: AP Física 1 espera apenas que os alunos descrevam qualitativamente a tensão em uma corda, cabo, corrente ou sistema similar com massa. Por exemplo, os alunos podem notar que a tensão em uma corrente pendente é maior na parte superior da corrente.
Declaração de escopo: A interação entre objetos ou sistemas à distância é limitada às forças gravitacionais no AP Física 1. No AP Física 2, forças gravitacionais, elétricas e magnéticas podem ser consideradas.
Fonte: College Board AP Course and Exam Description
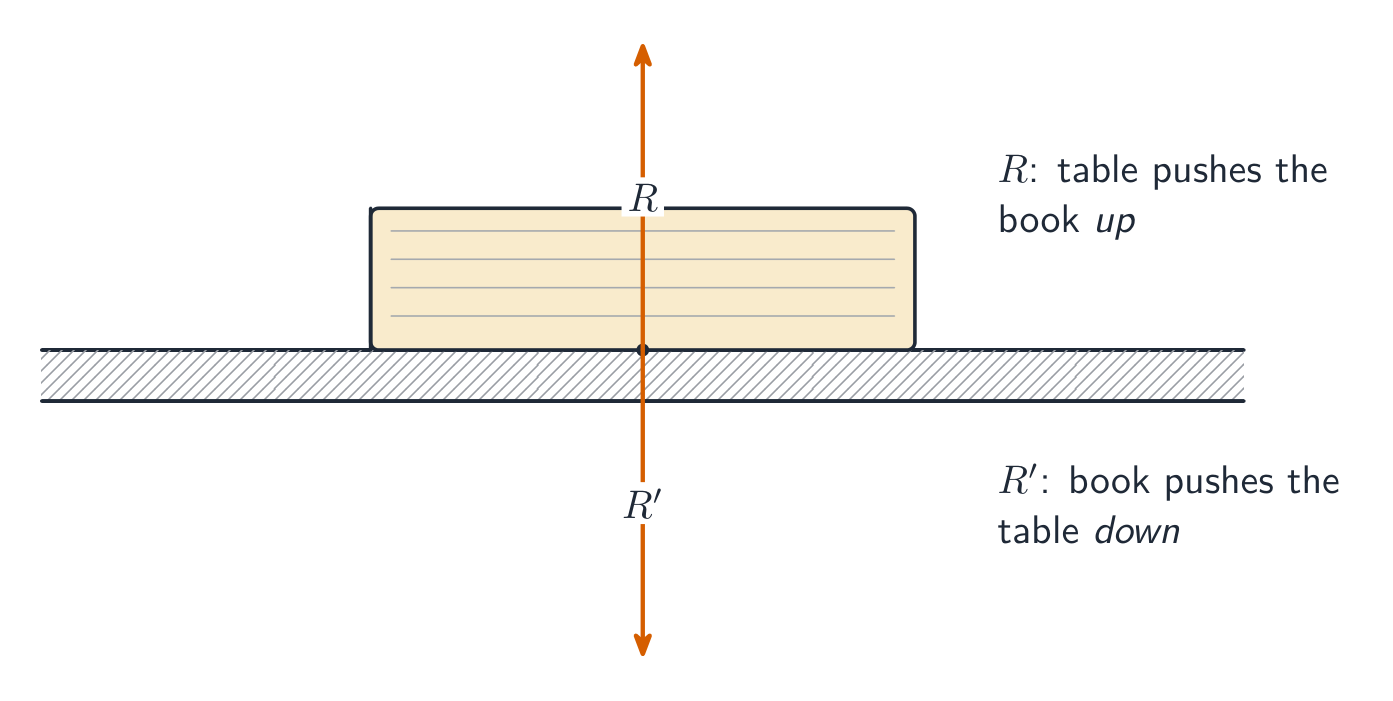
Terceira Lei de Newton 牛顿第三定律: se o objeto A empurra o objeto B, então B empurra de volta A com uma força igual em magnitude e oposta em direção. Essas duas forças atuam em objetos diferentes, então nunca se cancelam. Identifique pares da terceira lei pela formulação "A em B / B em A".
Um par da Terceira Lei de Newton: forças iguais e opostas em dois objetos diferentes
Uma armadilha clássica: o peso de um livro e a força normal da mesa não formam um par da terceira lei – elas atuam no mesmo objeto (o livro). O parceiro do peso do livro é a tração que o livro exerce na Terra; o parceiro da empurrão da mesa é o empurrão que o livro faz na mesa.
2.4
Primeira Lei de Newton
Programa
Objetivo de Aprendizagem 2.4.A: Descrever as condições sob as quais a velocidade de um sistema permanece constante.
2.4.A.1 A força resultante sobre um sistema é a soma vetorial de todas as forças exercidas sobre o sistema.
2.4.A.2 O equilíbrio translacional é uma configuração de forças tal que a força resultante exercida sobre um sistema é zero.
Equação derivada:$\sum_i \vec{F}_i = 0$
2.4.A.3 A primeira lei de Newton afirma que se a força resultante exercida sobre um sistema for zero, a velocidade desse sistema permanecerá constante.
2.4.A.4 As forças podem estar equilibradas em uma dimensão, mas desequilibradas em outra. A velocidade do sistema mudará apenas na direção da força desequilibrada.
2.4.A.5 Um referencial inercial é aquele do qual um observador verificaria a primeira lei do movimento de Newton.
Fonte: College Board AP Course and Exam Description
Primeira Lei de Newton 牛顿第一定律 (a lei da inércia 惯性): a velocidade de um objeto permanece constante a menos que uma força resultante 合力 atue sobre ela. Logo, força resultante zero significa velocidade constante (incluindo repouso) – o objeto está em equilíbrio translacional 平衡. Inércia é a tendência a resistir a mudanças no movimento, medida pela massa.
Exemplo resolvido. Um carro de $1200\ \text{kg}$ viaja a uma velocidade constante de $25\ \text{m/s}$ em uma estrada plana. Qual é a força resultante sobre ele? Como a velocidade é constante, a aceleração é zero, logo pela primeira lei a força resultante é zero – a força motora para frente equilibra exatamente o arrasto e o atrito. "Velocidade constante" sempre significa forças equilibradas.
2.5
Segunda Lei de Newton
Programa
Objetivo de Aprendizagem 2.5.A: Descrever as condições sob as quais a velocidade de um sistema muda.
2.5.A.1 Forças desequilibradas são uma configuração de forças tal que a força resultante exercida sobre um sistema não é igual a zero.
2.5.A.2 A segunda lei de Newton afirma que a aceleração do centro de massa de um sistema tem magnitude proporcional à magnitude da força resultante exercida sobre o sistema e está na mesma direção dessa força resultante.
Aplique-a um eixo de cada vez: some as componentes de força ao longo de cada eixo e iguale a soma a $ma$ para esse eixo. A aceleração aponta na mesma direção da força resultante.
Exemplo resolvido. Uma caixa de $4.0\ \text{kg}$ é puxada pelo chão por uma força horizontal de $18\ \text{N}$. O atrito na caixa é $6.0\ \text{N}$. Encontre sua aceleração. Na direção do movimento, a força resultante é $18-6.0=12\ \text{N}$, logo
Exemplo resolvido (plano inclinado 斜面). Um bloco de massa $m$ desliza por uma rampa sem atrito inclinada em um ângulo $\theta$. Encontre sua aceleração. Decomponha a gravidade em componentes paralelas e perpendiculares à rampa; apenas a parte paralela à rampa, $mg\sin\theta$, impulsiona o movimento, logo
$$a=\frac{mg\sin\theta}{m}=g\sin\theta.$$
Quanto mais íngreme a rampa, maior $\sin\theta$ e mais rápida a aceleração; em $\theta=90^{\circ}$ é queda livre.
2.6
Força Gravitacional
Programa
Objetivo de Aprendizagem 2.6.A: Descrever a interação gravitacional entre dois objetos ou sistemas com massa.
2.6.A.1 A lei da gravitação universal de Newton descreve a força gravitacional entre dois objetos ou sistemas como diretamente proporcional a cada uma de suas massas e inversamente proporcional ao quadrado da distância entre os centros de massa dos sistemas.
2.6.A.1.ii A força gravitacional é sempre exercida ao longo da linha que conecta os centros de massa dos dois sistemas interagentes.
2.6.A.1.iii A força gravitacional sobre um sistema pode ser considerada exercida no centro de massa do sistema.
2.6.A.2 Um campo modela os efeitos de uma força de contato exercida sobre um objeto em várias posições no espaço.
2.6.A.2.i A magnitude do campo gravitacional criado por um sistema de massa $M$ em um ponto no espaço é igual à razão da força gravitacional exercida pelo sistema sobre um objeto de teste de massa $m$ pela massa do objeto de teste.
2.6.A.2.ii Se a força gravitacional for a única força exercida sobre um objeto, a aceleração observada do objeto (em m/s$^2$) é numericamente igual à magnitude da intensidade do campo gravitacional (em N/kg) naquele local.
2.6.A.3 A força gravitacional exercida por um corpo astronômico sobre um objeto pequeno próximo é chamada de peso.
Equação:$\text{Weight} = F_g = mg$
Objetivo de Aprendizagem 2.6.B: Descrever situações em que a força gravitacional pode ser considerada constante.
2.6.B.1 Se a força gravitacional entre os centros de massa de dois sistemas tiver uma mudança desprezível conforme a posição relativa dos dois sistemas muda, a força gravitacional pode ser considerada constante em todos os pontos entre as posições inicial e final dos sistemas.
2.6.B.2 Perto da superfície da Terra, a intensidade do campo gravitacional é $g \approx 10 \text{ N/kg}$
Objetivo de Aprendizagem 2.6.C: Descrever as condições sob as quais a magnitude do peso aparente de um sistema é diferente da magnitude da força gravitacional exercida sobre esse sistema.
2.6.C.1 A magnitude do peso aparente de um sistema é a magnitude da força normal exercida sobre o sistema.
2.6.C.2 Se o sistema estiver acelerando, o peso aparente do sistema não é igual à magnitude da força gravitacional exercida sobre o sistema.
2.6.C.3 Um sistema parece ter peso zero quando não há forças exercidas sobre ele ou quando a força da gravidade é a única força exercida sobre o sistema.
2.6.C.4 O princípio da equivalência afirma que um observador em um referencial não inercial não consegue distinguir entre o peso aparente de um objeto e a força gravitacional exercida sobre o objeto por um campo gravitacional.
Objetivo de Aprendizagem 2.6.D: Descrever massa inercial e massa gravitacional.
2.6.D.1 Objetos têm massa inercial, ou inércia, uma propriedade que determina quanto o movimento de um objeto resiste a mudanças ao interagir com outro objeto.
2.6.D.2 Massa gravitacional está relacionada à força de atração entre dois sistemas com massa.
2.6.D.3 Massa inercial e massa gravitacional foram experimentalmente verificadas como equivalentes.
Fonte: College Board AP Course and Exam Description
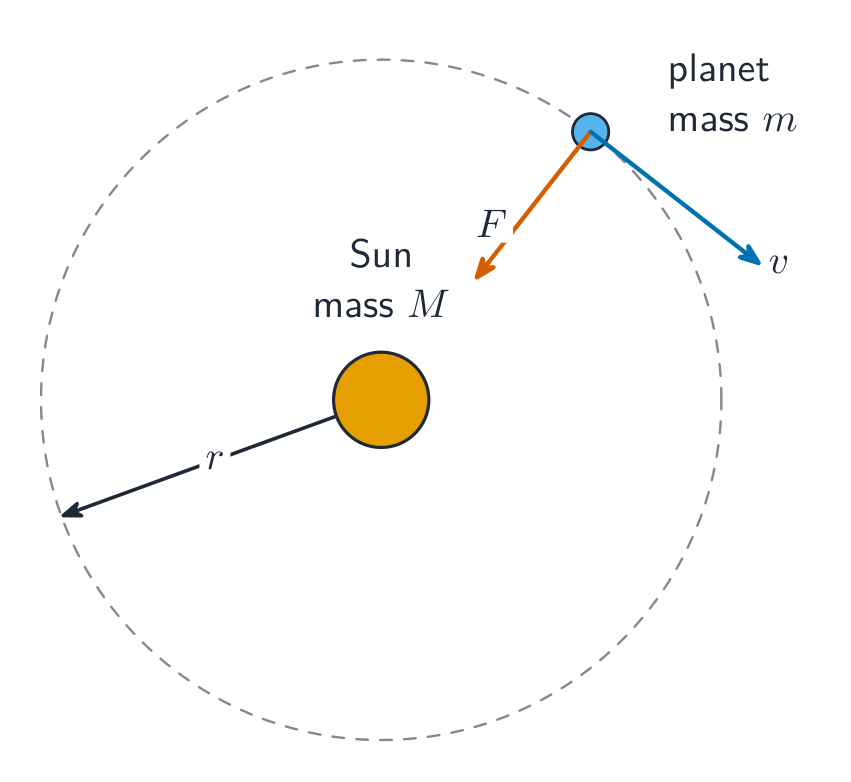
Movimento orbital (Lei de Kepler 2)
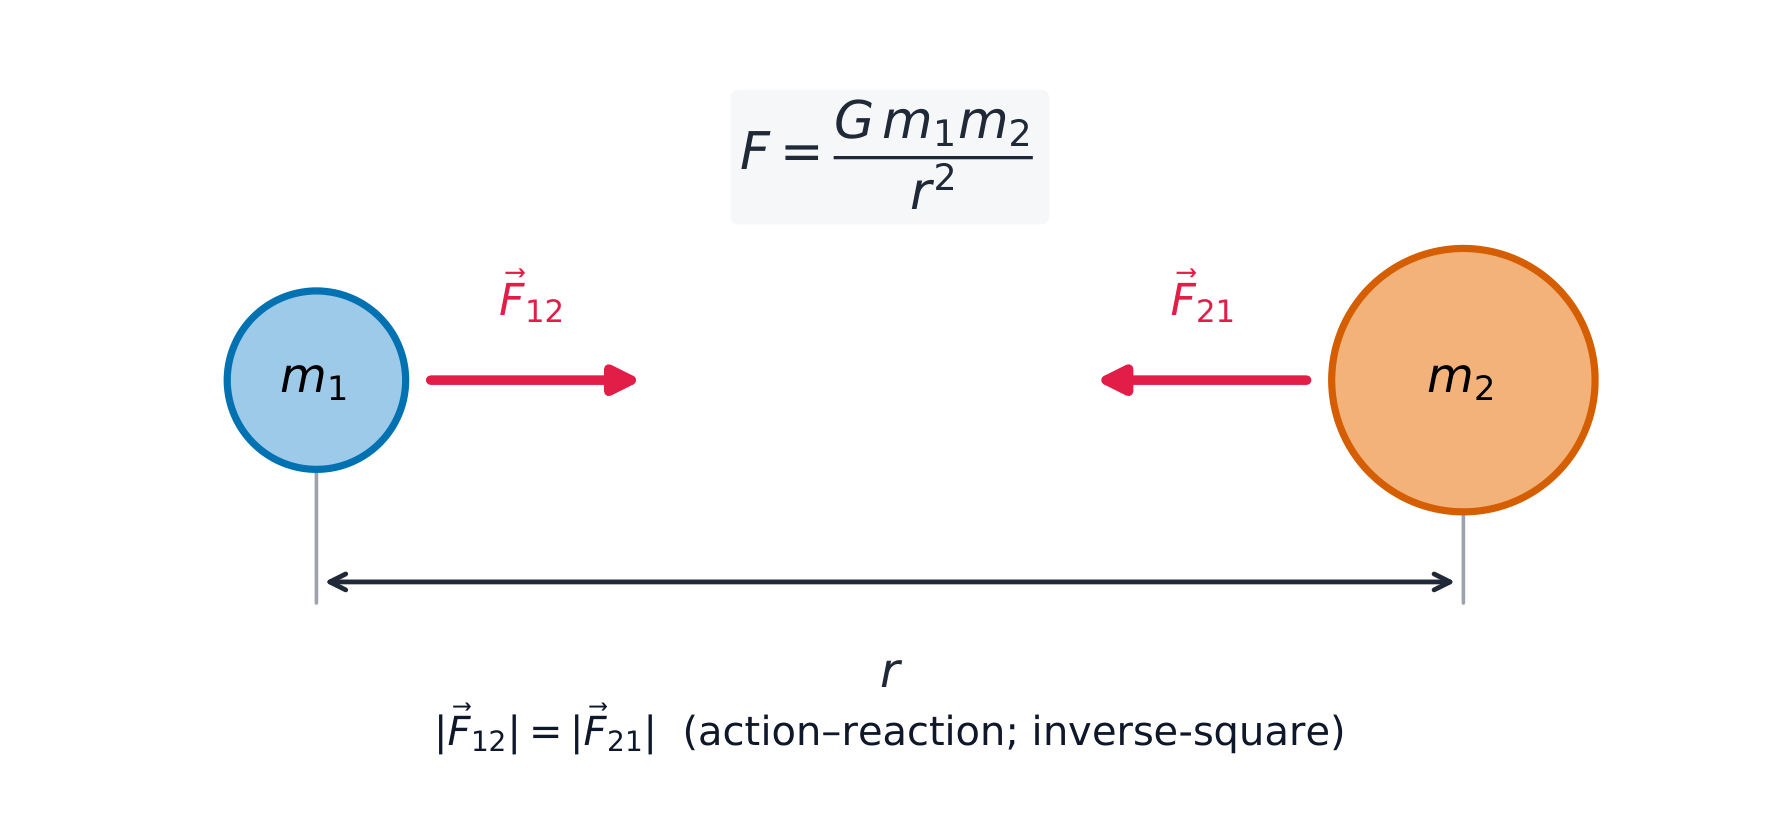
Perto da superfície de um planeta, a força gravitacional (peso) é $F_g=mg$, dirigida para baixo, onde $g$ é a intensidade do campo gravitacional 重力场强度. Mais geralmente, a Lei da Gravitação Universal 万有引力定律 dá a atração entre quaisquer duas massas:
$$F_g=\frac{G m_1 m_2}{r^2},$$
dirigida ao longo da linha que as une, diminui à medida que a distância $r$ aumenta (uma lei do inverso do quadrado). Dobrar a separação reduz a força a um quarto.
Duas massas atraem-se mutuamente com forças iguais, opostas e de lei do inverso do quadrado ao longo da linha que as une
Exemplo resolvido. Um objeto de $2.0\ \text{kg}$ pesa $19.6\ \text{N}$ na Terra ($g=9.8\ \text{m/s}^2$). Na Lua, $g_{\text{Moon}}=1.6\ \text{m/s}^2$. Sua massa não muda ($2.0\ \text{kg}$), mas seu peso torna-se $F_g=mg=2.0\times1.6=3.2\ \text{N}$. A massa mede a inércia; o peso é uma força que depende de onde você está.
A massa realmente desempenha dois papéis distintos. Massa inercial 惯性质量 define quão fortemente um objeto resiste à aceleração ($F=ma$); massa gravitacional 引力质量 define quão fortemente ele atrai outras massas ($F=Gm_1m_2/r^2$). Experimentos confirmam que as duas são iguais – o que é exatamente por isso que todos os objetos, pesados ou leves, caem com a mesma $g$.
2.7
Atrito Cinético e Estático
Programa
Objetivo de Aprendizagem 2.7.A: Descrever o atrito cinético entre duas superfícies
2.7.A.1 O atrito cinético ocorre quando duas superfícies em contato se movem relativamente uma à outra.
2.7.A.1.i A força de atrito cinético é exercida em uma direção oposta ao movimento de cada superfície relativamente à outra superfície.
2.7.A.1.ii A força de atrito entre duas superfícies não depende do tamanho da área de contato das superfícies.
2.7.A.2 A magnitude da força de atrito cinético exercida sobre um objeto é o produto da força normal que a superfície exerce sobre o objeto e do coeficiente de atrito cinético.
2.7.A.2.i O coeficiente de atrito cinético depende das propriedades materiais das superfícies que estão em contato.
2.7.A.2.ii A força normal é a componente perpendicular da força exercida sobre um objeto pela superfície com a qual ele está em contato; ela é direcionada para longe da superfície.
Objetivo de Aprendizagem 2.7.B: Descrever o atrito estático entre duas superfícies.
2.7.B.1 O atrito estático pode ocorrer entre as superfícies de contato de dois objetos que não se movem relativamente um ao outro.
2.7.B.2 O atrito estático adota o valor e a direção necessários para impedir que um objeto escorregue ou deslize sobre uma superfície.
2.7.B.2.i Escorregar e deslizar referem-se a situações em que duas superfícies estão se movendo relativamente uma à outra.
2.7.B.2.ii Existe um valor máximo para o qual o atrito estático impedirá que um objeto escorregue em uma dada superfície.
Equação:$F_{f,s,\max} = \mu_s F_n$
2.7.B.3 O coeficiente de atrito estático é tipicamente maior que o coeficiente de atrito cinético para um par dado de superfícies.
Fonte: College Board AP Course and Exam Description
Atrito 摩擦力 atua ao longo de uma superfície, opondo-se ao deslizamento relativo (ou à tendência de deslizamento):
Atrito cinético 动摩擦 (durante o deslizamento): $f_k=\mu_k N$.
Atrito estático 静摩擦 (enquanto ainda não desliza): $f_s\le \mu_s N$ – ele se ajusta até um máximo para impedir o movimento.
Aqui $N$ é a força normal 法向力 (empurrão da superfície, perpendicular à superfície) e $\mu$ é o coeficiente de atrito 摩擦系数.
Exemplo resolvido. Uma caixa de $5.0\ \text{kg}$ está sobre um piso nivelado com $\mu_s=0.40$. Um empurrão horizontal de $15\ \text{N}$ a moverá? Em um piso nivelado $N=mg=5.0\times9.8=49\ \text{N}$, então o atrito estático máximo é $f_{s,\max}=\mu_s N=0.40\times49=19.6\ \text{N}$. O empurrão $15\ \text{N}$ é menor que $19.6\ \text{N}$, logo o atrito aumenta para igualá-lo e a caixa permanece parada.
Explorar
Deslize um bloco por uma rampa com atrito
O atrito se opõe ao movimento até um máximo $\mu N$. Incline a rampa até que a componente da gravidade ao longo dela supere o atrito estático e o bloco comece a deslizar.
2.8
Forças em Molas
Programa
Objetivo de Aprendizagem 2.8.A: Descrever a força exercida sobre um objeto por uma mola ideal
2.8.A.1 Uma mola ideal tem massa desprezível e exerce uma força proporcional à mudança em seu comprimento medida a partir de seu comprimento relaxado.
2.8.A.2 A magnitude da força exercida por uma mola ideal sobre um objeto é dada pela lei de Hooke:
Equação:$\vec{F}_s = -k\Delta\vec{x}$
2.8.A.3 A força exercida sobre um objeto por uma mola é sempre direcionada em direção à posição de equilíbrio do sistema objeto-mola.
Fonte: College Board AP Course and Exam Description
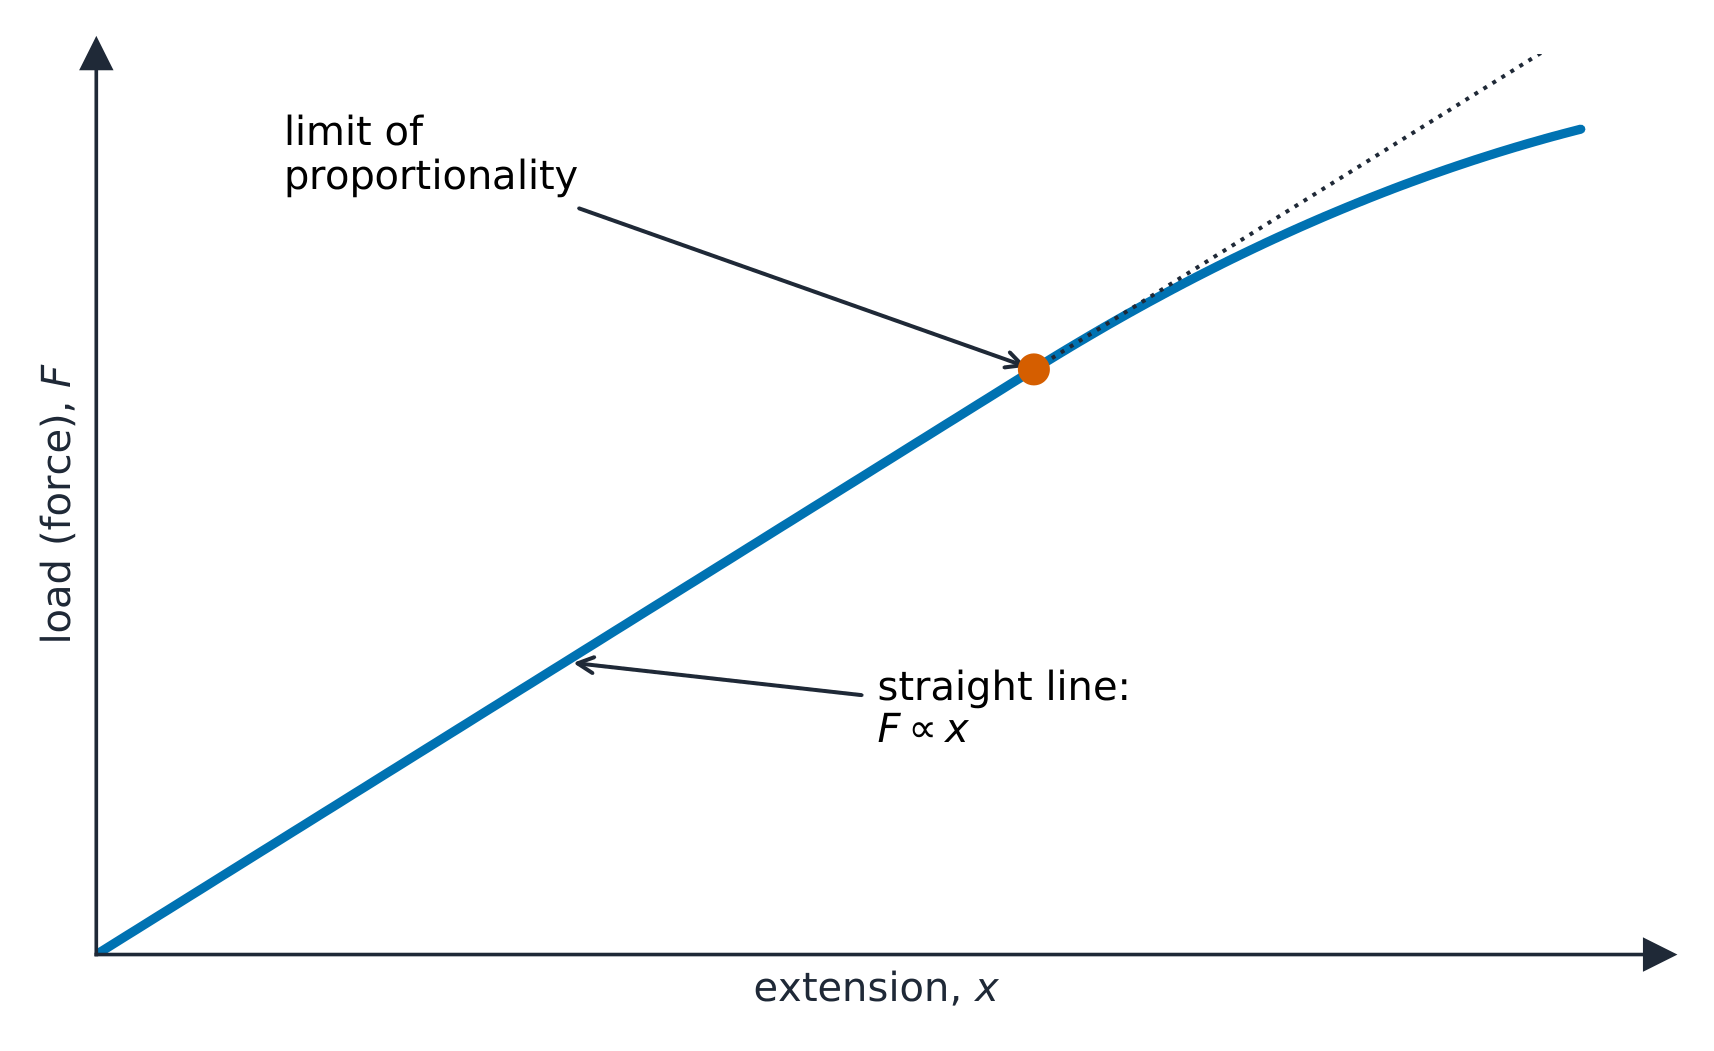
Lei de Hooke & limite elástico
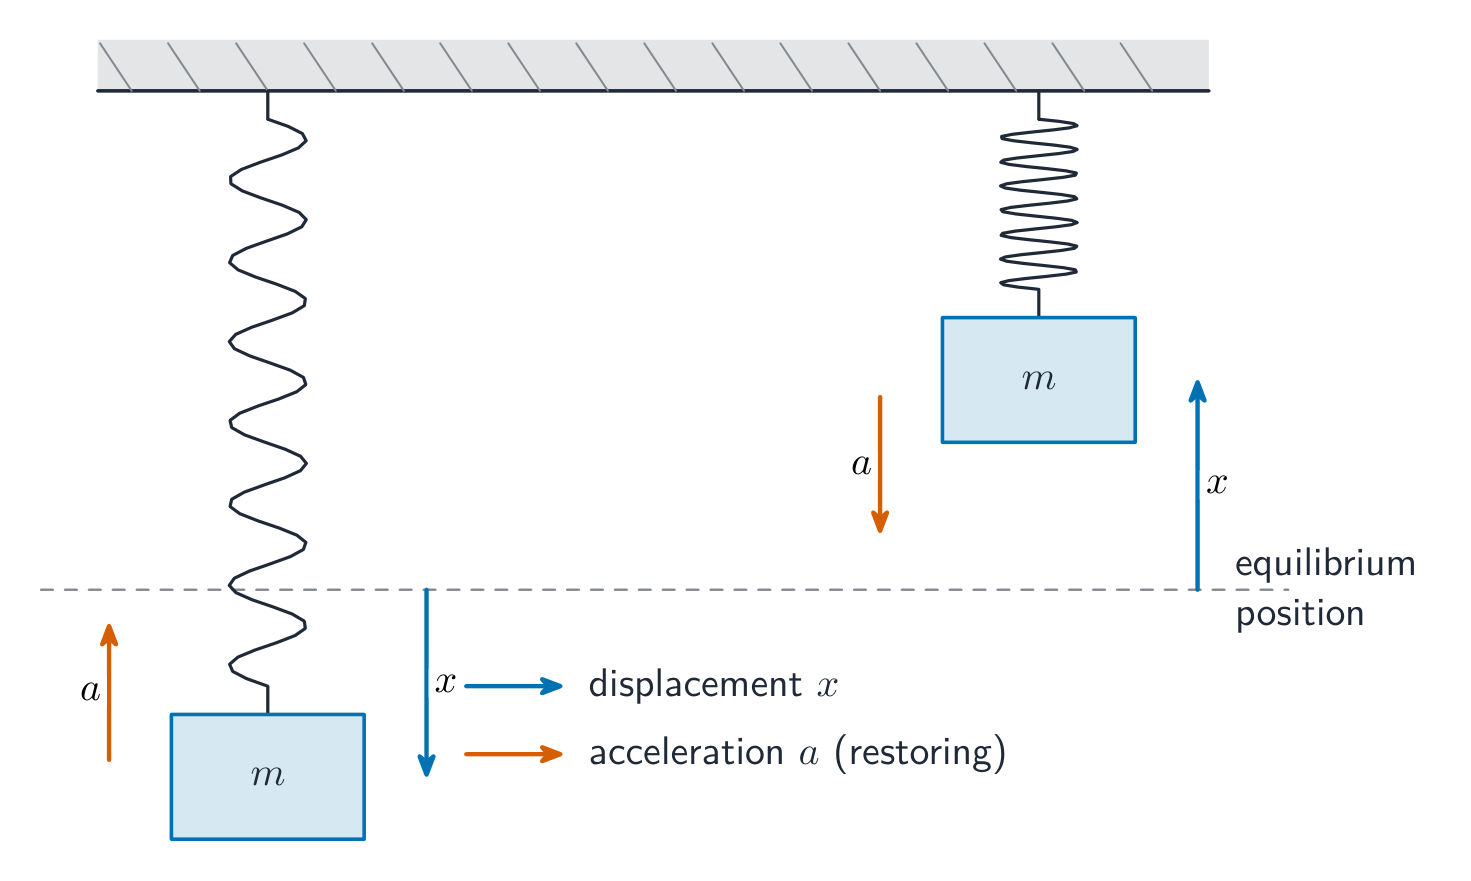
Uma mola ideal exerce uma força restauradora 回复力 proporcional ao seu alongamento ou compressão – a Lei de Hooke 胡克定律:
$$F_s=-kx,$$
onde $k$ é a constante da mola 弹簧常数 (rigidez) e $x$ é o deslocamento em relação ao comprimento natural da mola. O sinal negativo indica que a força aponta de volta para a posição de equilíbrio.
Lei de Hooke: a extensão é proporcional à carga até o limite de proporcionalidade
Exemplo resolvido. Uma mola com $k=200\ \text{N/m}$ pende verticalmente e uma massa de $0.50\ \text{kg}$ é pendurada nela. Quanto ela se estica em repouso? Em repouso, a força da mola equilibra o peso, $kx=mg$, logo
A força de uma mola é proporcional à sua extensão, $F=kx$ (Lei de Hooke). Puxe com mais força e a extensão aumenta proporcionalmente — até o limite elástico da mola.
2.9
Movimento Circular
Programa
Objetivo de Aprendizagem 2.9.A: Descrever o movimento de um objeto percorrendo um caminho circular.
2.9.A.1 A aceleração centrípeta é a componente da aceleração de um objeto direcionada para o centro do caminho circular do objeto.
2.9.A.1.i A magnitude da aceleração centrípeta para um objeto em movimento circular é a razão do quadrado da velocidade tangencial do objeto ao raio do caminho circular.
Equação:$a_c = \dfrac{v^2}{r}$
2.9.A.1.ii A aceleração centrípeta é direcionada para o centro do caminho circular de um objeto.
2.9.A.2 A aceleração centrípeta pode resultar de uma única força, mais de uma força, ou componentes de forças exercidas sobre um objeto em movimento circular.
2.9.A.2.i No topo de uma volta vertical circular, um objeto requer uma velocidade mínima para manter o movimento circular. Neste ponto, e com essa velocidade mínima, a força gravitacional é a única força que causa a aceleração centrípeta.
Equação:$v = \sqrt{gr}$
2.9.A.2.ii Componentes da força de atrito estático e da força normal podem contribuir para a força resultante produzindo aceleração centrípeta de um objeto viajando em círculo sobre uma superfície inclinada.
2.9.A.2.iii Um componente da tensão contribui para a força resultante produzindo aceleração centrípeta experimentada por um pêndulo cônico.
2.9.A.3 A aceleração tangencial é a taxa com que a velocidade de um objeto muda e é direcionada tangencialmente ao caminho circular do objeto.
2.9.A.4 A aceleração resultante de um objeto em movimento circular é a soma vetorial da aceleração centrípeta e da aceleração tangencial.
2.9.A.5 A revolução de um objeto percorrendo um caminho circular a uma velocidade constante (movimento circular uniforme) pode ser descrita usando período e frequência.
2.9.A.5.i O tempo para completar um caminho circular completo, uma rotação completa ou um ciclo completo de movimento oscilatório é definido como período, $T$.
2.9.A.5.ii A taxa com que um objeto completa revoluções é definida como frequência, $f$.
Equação:$T = \dfrac{1}{f}$
2.9.A.5.iii Para um objeto viajando a uma velocidade constante em um caminho circular, o período é dado pela equação derivada
Equação:$T = \dfrac{2\pi r}{v}$
Objetivo de Aprendizagem 2.9.B: Descrever órbitas circulares usando a terceira lei de Kepler.
2.9.B.1 Para um satélite em órbita circular em torno de um corpo central, a aceleração centrípeta do satélite é causada apenas pela atração gravitacional. O período e o raio da órbita circular estão relacionados à massa do corpo central.
Equação:$T^2 = \dfrac{4\pi^2}{GM} R^3$
Declaração de escopo: AP Physics 1 espera apenas que os alunos analisem quantitativamente curvas superadas nas quais não é necessária fricção para manter o movimento circular uniforme. A análise de situações em que a fricção é necessária em uma curva superada se limita a descrições qualitativas.
Declaração de escopo: AP Physics 1 não espera que os alunos saibam a primeira ou a segunda lei do movimento planetário de Kepler.
Fonte: College Board AP Course and Exam Description
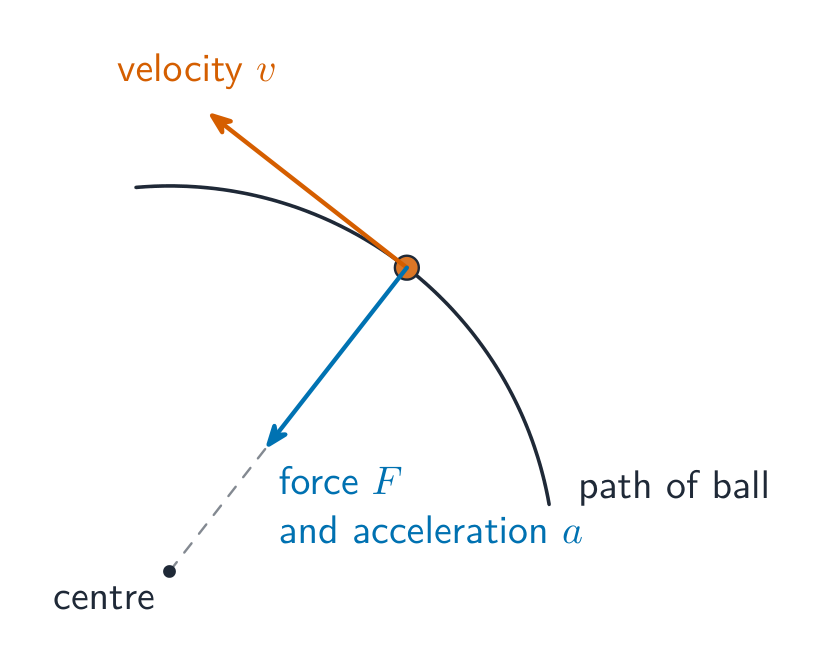
Movimento circular uniforme
Um objeto movendo-se em círculo a velocidade constante ainda acelera, porque a direção de sua velocidade muda continuamente. Essa aceleração centrípeta 向心加速度 aponta para o centro:
$$a_c=\frac{v^2}{r}.$$
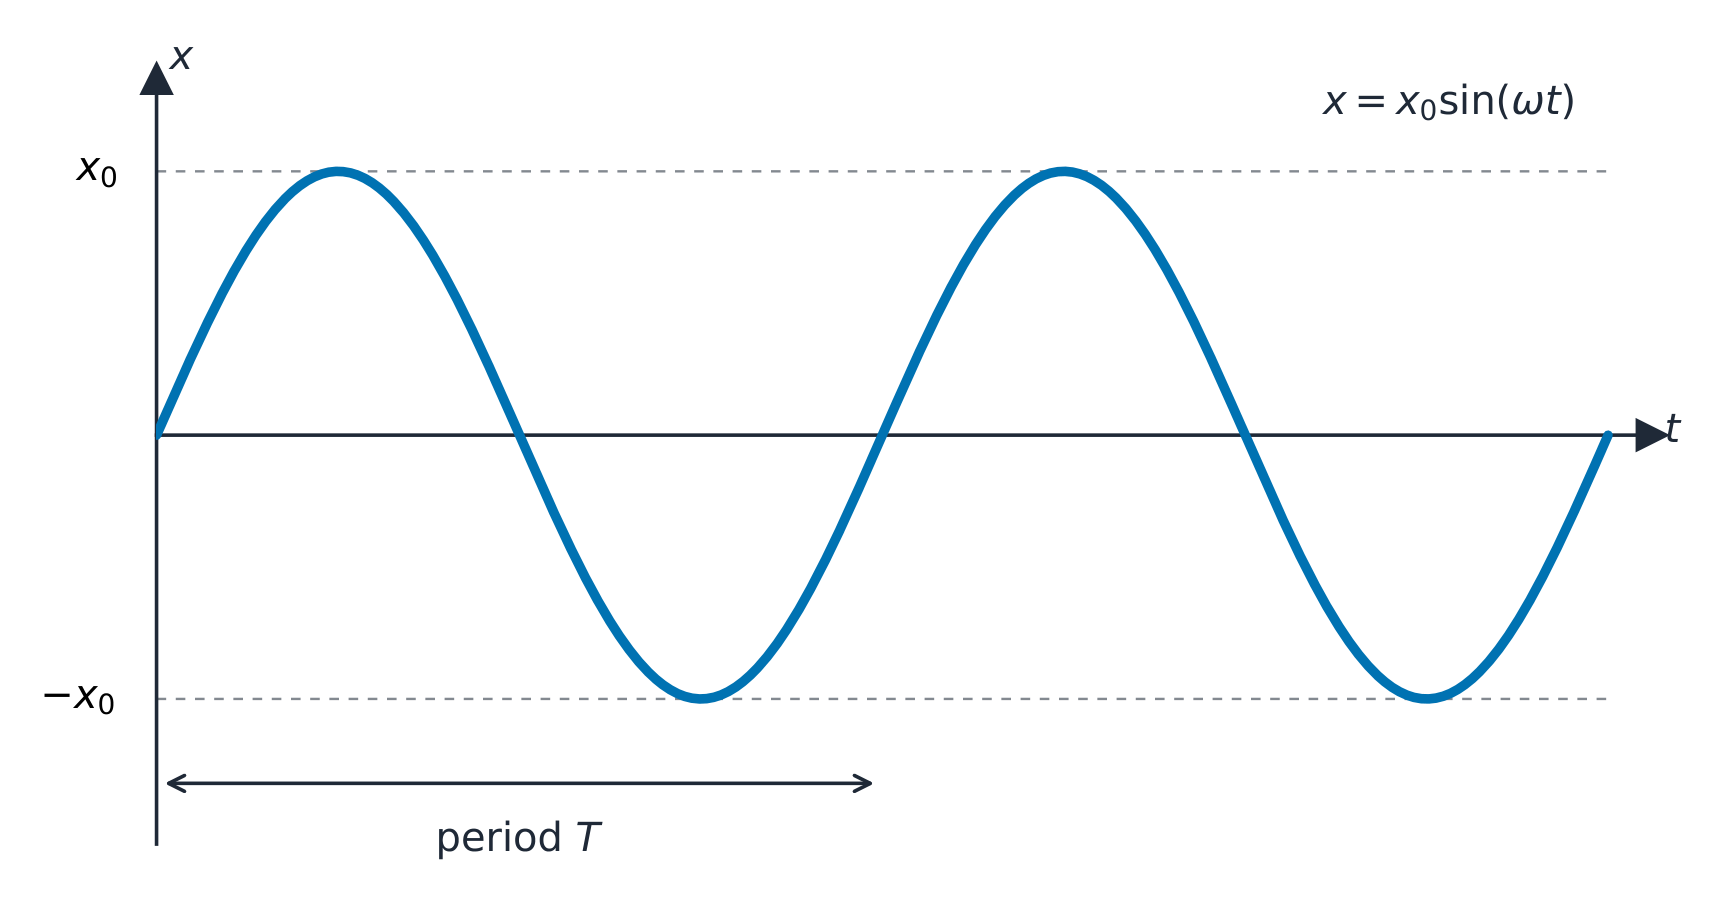
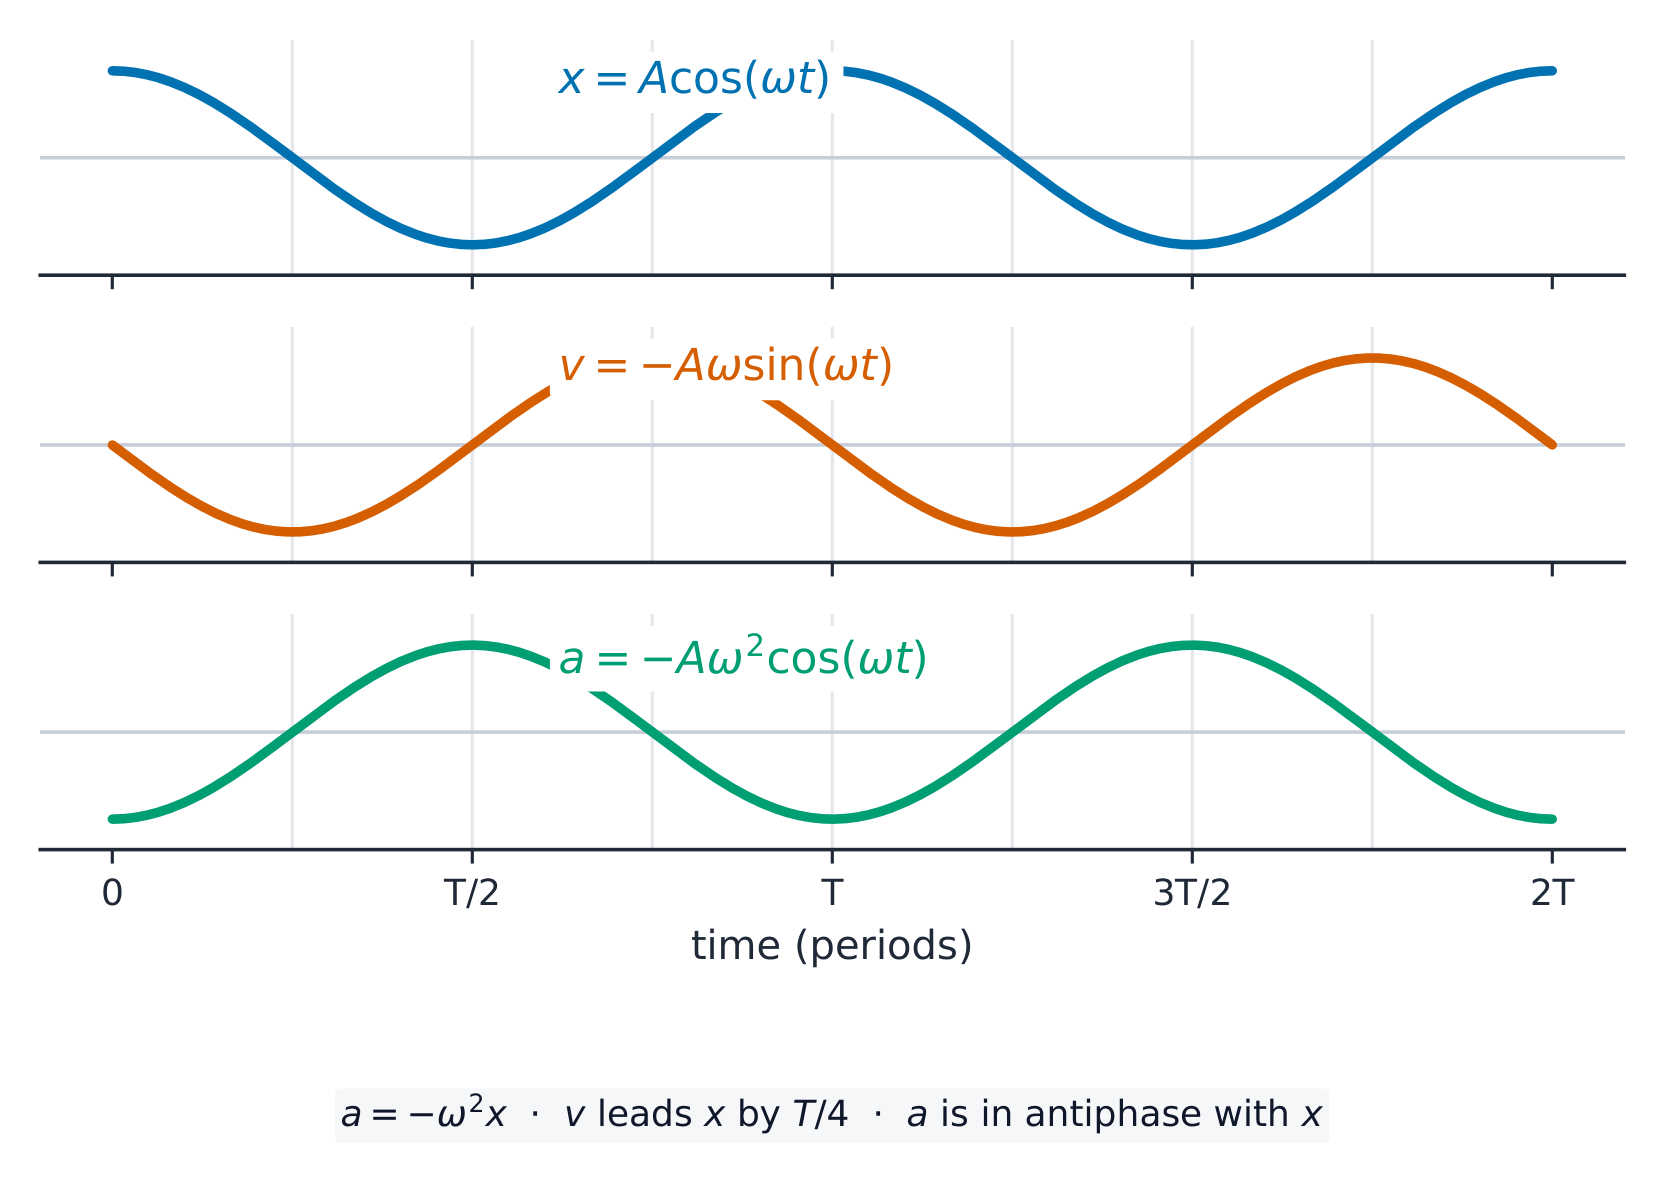
Ela é produzida por uma força resultante interna (centrípeta) 向心力$F_c=\dfrac{mv^2}{r}$ – fornecida por qualquer força real que aponte para dentro (tensão, gravidade, atrito, normal). O tempo para uma revolução completa é o período 周期$T$, e o número de revoluções por segundo é a frequência 频率$f$; elas são recíprocas, $f = 1/T$, e as mesmas definições descrevem qualquer rotação ou oscilação. Não há força externa separada; "centrífuga" é apenas um efeito aparente.
A velocidade aponta ao longo da tangente; a força centrípeta e a aceleração apontam para o centro
Exemplo resolvido. Uma bola de $0.30\ \text{kg}$ presa a uma corda é girada em um círculo horizontal de raio $0.80\ \text{m}$ a $4.0\ \text{m/s}$. Encontre a tensão na corda. A tensão fornece toda a força centrípeta:
Se a corda suporta no máximo $6.0\ \text{N}$, essa é a velocidade máxima que a bola pode ter naquele raio – girar mais rápido e a corda quebrará.
2.9
Dicas de prova
Sempre faça primeiro um diagrama de corpo livre: apenas forças reais sobre o objeto escolhido (peso, normal, tensão, atrito, aplicada) — nunca uma seta de "$ma$".
Aplique $\sum F = ma$um eixo de cada vez; numa rampa, decomponha a gravidade em $mg\sin\theta$ (paralelo) e $mg\cos\theta$ (perpendicular).
Um par de ação e reação (Lei de Newton III) age em dois objetos diferentes – o peso de um livro e a força normal da mesa não formam um par (ambos atuam no livro).
O atrito estático ajusta-se até $\mu_s N$ (use-o para testar se o movimento começa); uma vez deslizante, use o atrito cinético$f_k=\mu_k N$.
O movimento circular precisa de uma força resultante interna (centrípeta)$mv^2/r$ fornecida por uma força real – não existe força "centrífuga" externa.
Objetivo de Aprendizagem 3.1.A: Descrever a energia cinética translacional de um objeto em termos da massa e da velocidade do objeto.
3.1.A.1 A energia cinética translacional de um objeto é dada pela equação
Equação:$K = \dfrac{1}{2}mv^2$
3.1.A.2 Energia cinética translacional é uma grandeza escalar.
3.1.A.3 Diferentes observadores podem medir diferentes valores da energia cinética translacional de um objeto, dependendo do referencial do observador.
Fonte: College Board AP Course and Exam Description
Energia 能量 é a capacidade de realizar trabalho, medida em joules 焦耳 (J). Um objeto em movimento possui energia cinética 动能:
$$K=\tfrac{1}{2}mv^2.$$
Depende do quadrado da velocidade, portanto dobrar a velocidade quadruplica a energia cinética. A energia cinética é um escalar e nunca é negativa.
Exemplo resolvido. Um carro de $1500\ \text{kg}$ viaja a $20\ \text{m/s}$. Sua energia cinética é $K=\tfrac12\times1500\times20^2=3.0\times10^{5}\ \text{J}=300\ \text{kJ}$. Se ele acelerar para $40\ \text{m/s}$ (dobro), a energia cinética torna-se $4\times$ maior, $1200\ \text{kJ}$ – é por isso que a distância de frenagem cresce tão rapidamente com a velocidade.
Objetivo de Aprendizagem 3.2.A: Descrever o trabalho realizado sobre um objeto ou sistema por uma força dada ou conjunto de forças.
3.2.A.1 Trabalho é a quantidade de energia transferida para dentro ou para fora de um sistema por uma força exercida sobre esse sistema ao longo de uma distância.
3.2.A.1.i O trabalho realizado por uma força conservativa exercida sobre um sistema é independente do caminho e depende apenas das configurações inicial e final desse sistema.
3.2.A.1.ii O trabalho realizado por uma força conservativa sobre um sistema — ou a variação da energia potencial do sistema — será zero se o sistema retornar à sua configuração inicial.
3.2.A.1.iii As energias potenciais estão associadas apenas às forças conservativas.
3.2.A.1.iv O trabalho realizado por uma força não conservativa depende do caminho.
3.2.A.1.v Exemplos de forças não conservativas são atrito e resistência do ar.
3.2.A.2 Trabalho é uma grandeza escalar que pode ser positiva, negativa ou nula.
3.2.A.3 A quantidade de trabalho realizado sobre um sistema por uma força constante está relacionada aos componentes dessa força e ao deslocamento do ponto no qual essa força é exercida.
3.2.A.3.i Apenas o componente da força exercida sobre um sistema que é paralelo ao deslocamento do ponto de aplicação da força alterará a energia total do sistema.
Equação:$W = F_{\parallel}d = Fd\cos\theta$
3.2.A.3.ii O componente da força exercida sobre um sistema perpendicular à direção do deslocamento do centro de massa do sistema pode alterar a direção do movimento do sistema sem alterar a energia cinética do sistema.
3.2.A.4 O teorema do trabalho-energia afirma que a variação da energia cinética de um objeto é igual à soma do trabalho (trabalho líquido) realizado por todas as forças exercidas sobre o objeto.
Equação:$\Delta K = \sum_{i} W_i = \sum_{i} F_{\parallel,i}\,d$
3.2.A.4.i Uma força externa pode alterar a configuração de um sistema. O componente da força externa paralelo ao deslocamento multiplicado pelo deslocamento do ponto de aplicação da força dá a variação da energia cinética do sistema.
3.2.A.4.ii Se o centro de massa do sistema e o ponto de aplicação da força se moverem a mesma distância quando uma força é exercida sobre um sistema, então o sistema pode ser modelado como um objeto, e apenas a energia cinética do sistema pode mudar.
3.2.A.4.iii A energia dissipada pelo atrito geralmente é igualada à força de atrito vezes o comprimento do caminho ao longo do qual a força é exercida.
3.2.A.5 Trabalho é igual à área sob a curva de um gráfico de $F_{\parallel}$ em função do deslocamento.
Declaração de escopo: AP Physics 1 espera apenas que os alunos analisem a transferência de energia mecânica (conforme definida na Unidade 3, Tópico 4: Conservação de Energia), embora os alunos devem estar cientes de que a energia mecânica pode ser dissipada na forma de energia térmica ou som. No AP Physics 2, os alunos também estudarão como a energia térmica pode ser transferida entre sistemas através do aquecimento ou resfriamento.
Fonte: College Board AP Course and Exam Description
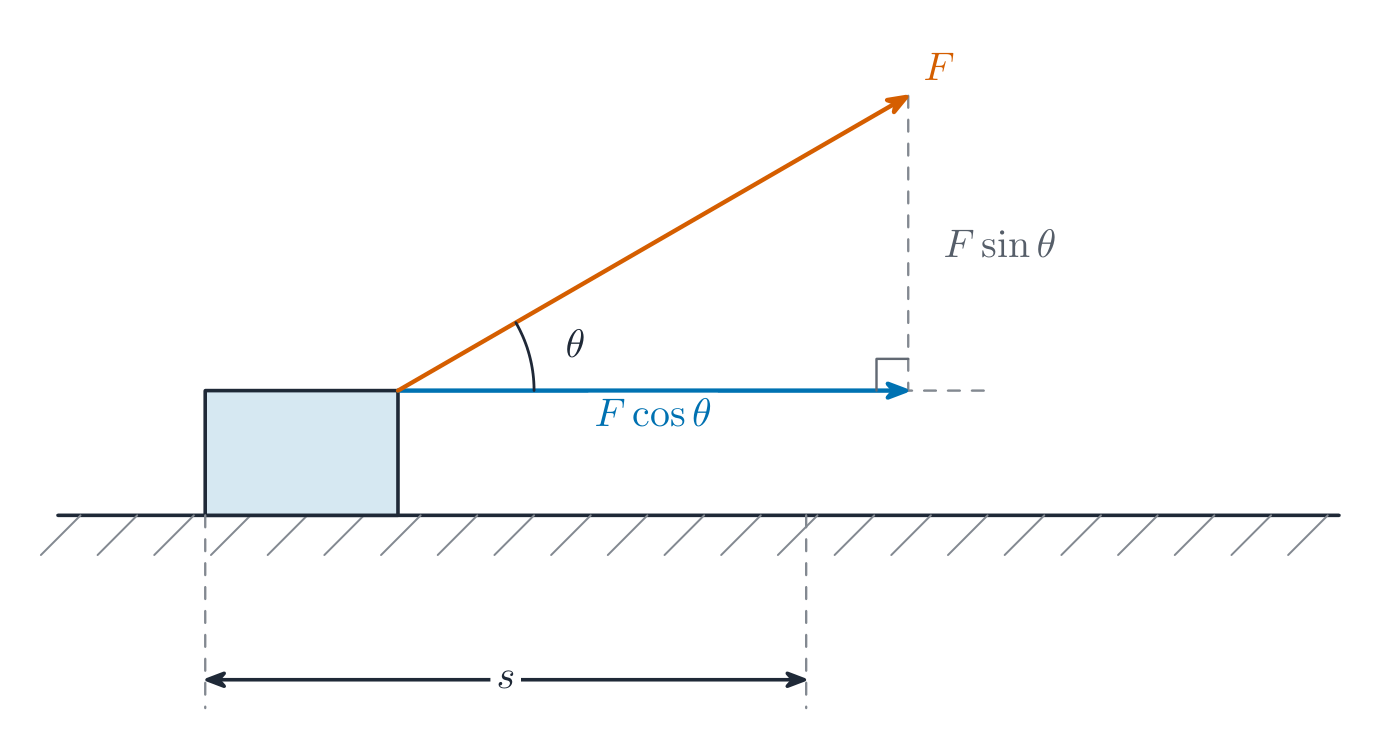
Trabalho 功 é energia transferida por uma força agindo sobre um deslocamento:
$$W=F\,d\cos\theta,$$
onde $\theta$ é o ângulo entre a força e o deslocamento. O trabalho é positivo quando a força tem componente ao longo do movimento (adiciona energia), negativo quando se opõe ao movimento (remove energia) e nulo quando a força é perpendicular. Num gráfico de força versus posição, o trabalho é a área sob a curva. O teorema do trabalho-energia 动能定理 afirma que o trabalho líquido é igual à variação da energia cinética: $W_{\text{net}}=\Delta K$.
Apenas a componente da força ao longo do deslocamento realiza trabalho
Exemplo resolvido. Um bloco de $2.0\ \text{kg}$ movendo-se a $3.0\ \text{m/s}$ sobre um piso sem atrito é empurrado por uma força de $5.0\ \text{N}$ por $4.0\ \text{m}$ na direção do movimento. Encontre sua velocidade final. O trabalho líquido é $W=Fd=5.0\times4.0=20\ \text{J}$, e pelo teorema do trabalho-energia $W=\tfrac12 m(v^2-v_0^2)$:
Objetivo de Aprendizagem 3.3.A: Descrever a energia potencial de um sistema.
3.3.A.1 Um sistema composto por dois ou mais objetos tem energia potencial se os objetos dentro desse sistema interagem uns com os outros apenas através de forças conservativas.
3.3.A.2 Energia potencial é uma grandeza escalar associada à posição dos objetos dentro de um sistema.
3.3.A.3 A definição de energia potencial zero para um dado sistema é uma decisão tomada pelo observador considerando a situação para simplificar ou de outra forma auxiliar na análise.
3.3.A.4 A energia potencial de sistemas físicos comuns pode ser descrita usando as propriedades físicas desse sistema.
3.3.A.4.i A energia potencial elástica de uma mola ideal é dada pela seguinte equação, onde $\Delta x$ é a distância que a mola foi esticada ou comprimida em relação ao seu comprimento de equilíbrio.
Equação:$U_s = \dfrac{1}{2}k(\Delta x)^2$
3.3.A.4.ii A forma geral para a energia potencial gravitacional de um sistema consistindo em duas distribuições de massa aproximadamente esféricas (ex.: luas, planetas ou estrelas) é dada pela equação
Equação:$U_g = -G\dfrac{m_1 m_2}{r}$
3.3.A.4.iii Como o campo gravitacional próximo à superfície de um planeta é quase constante, a variação da energia potencial gravitacional em um sistema consisting de um objeto com massa $m$ e um planeta com campo gravitacional de magnitude $g$ quando o objeto está próximo à superfície do planeta pode ser aproximada pela equação
Equação:$\Delta U_g = mg\Delta y$
3.3.A.5 A energia potencial total de um sistema contendo mais de dois objetos é a soma da energia potencial de cada par de objetos dentro do sistema.
Fonte: College Board AP Course and Exam Description
Energia potencial 势能 é energia armazenada que depende da posição ou configuração:
Energia potencial gravitacional 重力势能 próxima à superfície: $U_g=mgh$ (altura $h$ acima de um nível de referência).
Energia potencial elástica 弹性势能 em uma mola: $U_s=\tfrac{1}{2}kx^2$.
A energia potencial é definida apenas para forças conservativas 保守力 (gravidade, molas), para as quais a energia armazenada depende da posição, não do caminho. Apenas as variações na energia potencial importam, portanto você pode colocar o nível zero onde for conveniente.
A forma $U_g=mgh$ só vale perto de uma superfície onde $g$ é aproximadamente constante. A forma geral, para duas massas esféricas separadas por uma distância $r$, é
$$U_g=-\frac{G m_1 m_2}{r}.$$
Ela é negativa e definida como zero em separação infinita, logo a EP gravitacional sobe em direção a zero conforme as massas se afastam. $mgh$ é simplesmente sua aproximação próxima à superfície. (Esta é a forma necessária para satélites e velocidade de escape.)
Explorar
Armazene energia potencial elástica em uma mola
Esticar uma mola armazena energia potencial elástica$\tfrac12 kx^2$ — a área sob a linha força-extensão. Solte-a e essa energia se converte em cinética.
3.4
Conservação de Energia
Programa
Objetivo de Aprendizagem 3.4.A: Descrever as energias presentes em um sistema.
3.4.A.1 Um sistema composto por apenas um único objeto só pode ter energia cinética.
3.4.A.2 Um sistema que contém objetos que interagem via forças conservativas ou que pode mudar sua forma reversivelmente pode ter tanto energias cinéticas quanto potenciais.
Objetivo de Aprendizagem 3.4.B: Descrever o comportamento de um sistema usando princípios de conservação de energia mecânica.
3.4.B.1 Energia mecânica é a soma das energias cinéticas e potenciais de um sistema.
3.4.B.2 Qualquer mudança em um tipo de energia dentro de um sistema deve ser equilibrada por uma mudança equivalente de outros tipos de energias dentro do sistema ou por uma transferência de energia entre o sistema e suas vizinhanças.
3.4.B.3 Um sistema pode ser selecionado de modo que a energia total desse sistema seja constante.
3.4.B.4 Se a energia total de um sistema muda, essa mudança será equivalente à energia transferida para dentro ou para fora do sistema.
Objetivo de Aprendizagem 3.4.C: Descrever como a seleção de um sistema determina se a energia desse sistema muda.
3.4.C.1 A energia é conservada em todas as interações.
3.4.C.2 Se o trabalho realizado sobre um sistema selecionado é zero e não há interações não conservativas dentro do sistema, a energia mecânica total do sistema é constante.
3.4.C.3 Se o trabalho realizado sobre um sistema selecionado é diferente de zero, energia é transferida entre o sistema e o ambiente.
Declaração de escopo: AP Physics 1 espera que os alunos saibam que a energia mecânica pode ser dissipada como energia térmica ou som por forças não conservativas.
Fonte: College Board AP Course and Exam Description
Conservação de energia: KE ⇄ PEUma montanha-russa troca energia alternadamente: está mais alta (maior energia potencial) no topo e vai mais rápido (maior energia cinética) na base
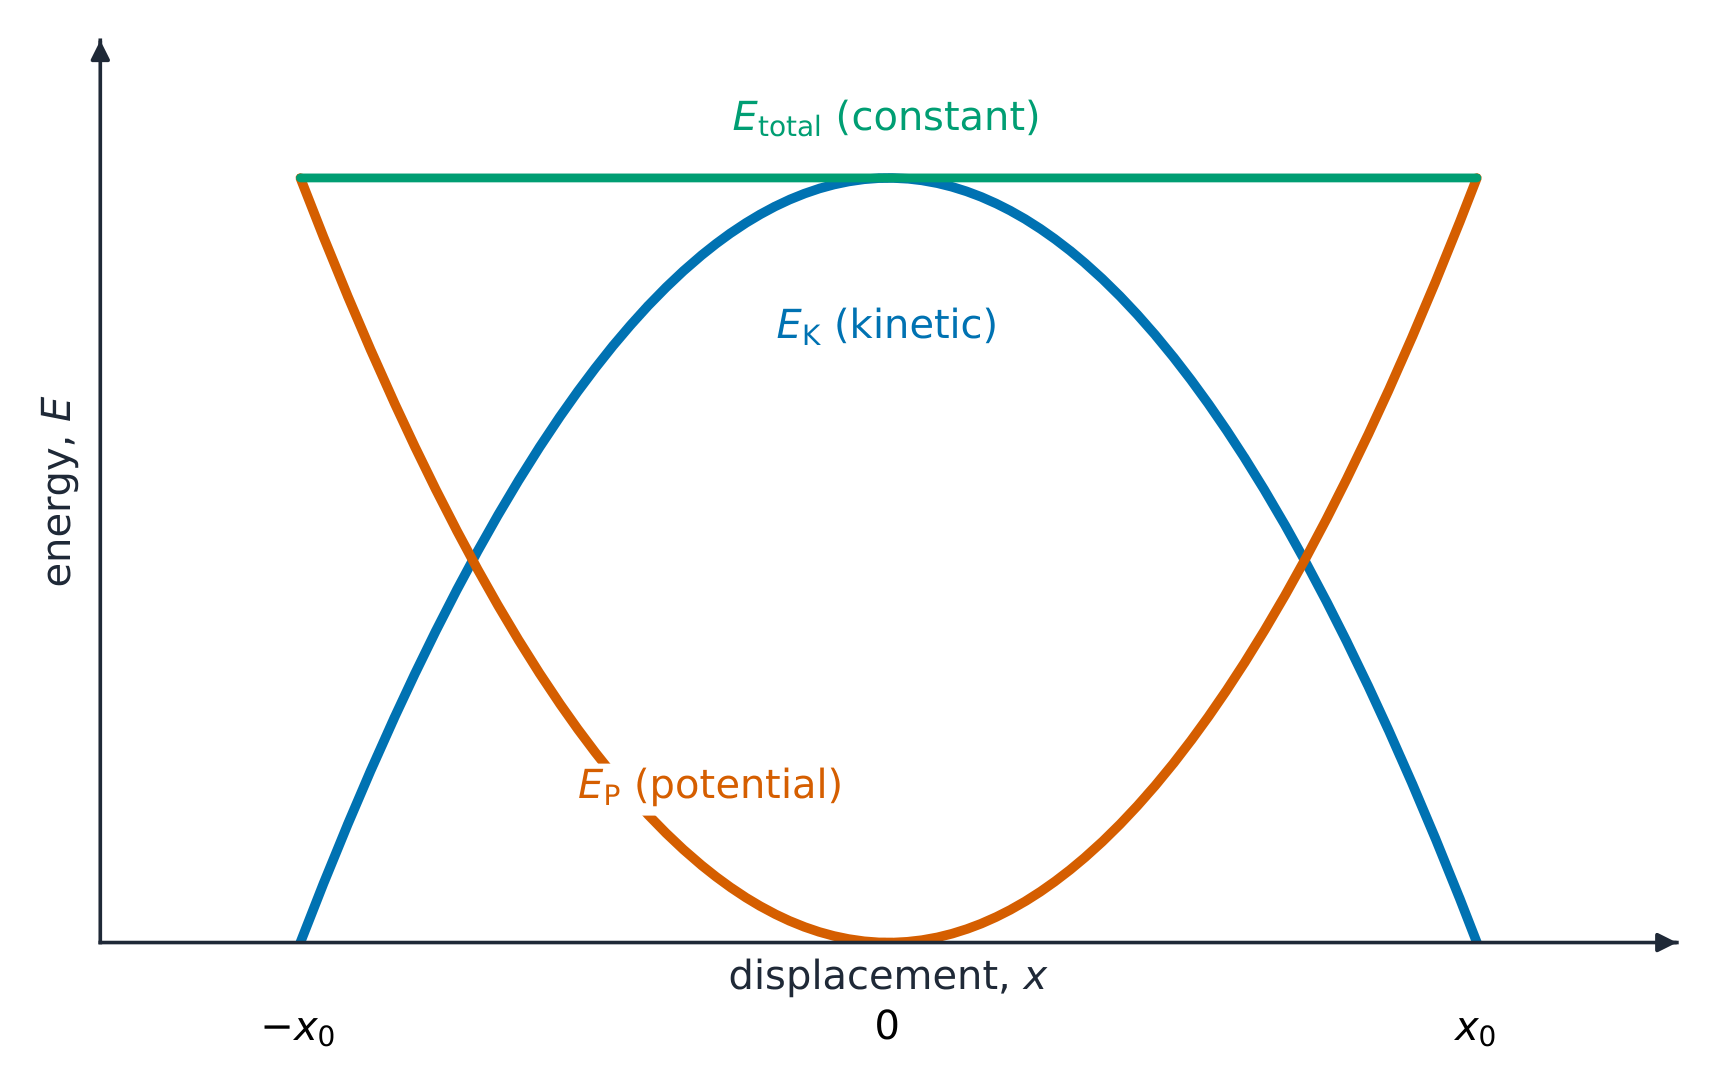
A energia mecânica total 机械能 é $E=K+U$. Quando apenas forças conservativas realizam trabalho, a energia mecânica é conservada 守恒:
$$K_1+U_1=K_2+U_2.$$
Quando atrito ou outras forças não conservativas atuam, elas transferem energia mecânica para energia térmica 热能; então a afirmação geral é que a energia total (incluindo térmica) é conservada. Gráficos de barras de energia são uma boa forma de acompanhar para onde a energia vai.
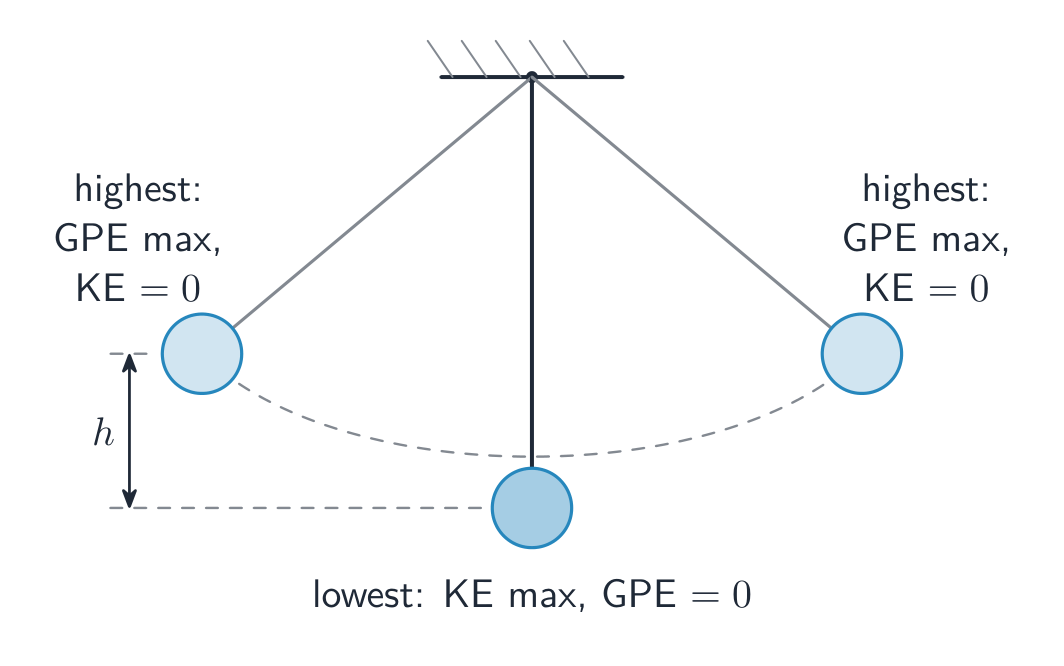
Um pêndulo oscilante troca energia potencial gravitacional por energia cinética e vice-versa
Exemplo resolvido. Uma bola é solta do repouso no topo de uma rampa sem atrito de altura $5.0\ \text{m}$. Encontre sua velocidade na base. Toda a energia potencial gravitacional se transforma em energia cinética:
A massa cancela, então todos os objetos atingem a mesma velocidade – exatamente o resultado da queda livre, agora obtido pela energia. Se em vez disso $30\ \text{J}$ fosse perdido devido ao atrito, você subtrairia: $mgh-30=\tfrac12 mv^2$.
Explorar
Observe a conversão de energia durante a queda de um objeto
Sem atrito, a energia mecânica é conservada: enquanto um objeto cai, a energia potencial gravitacional se transforma em energia cinética, mantendo-se o total constante.
Objetivo de Aprendizagem 3.5.A: Descrever a transferência de energia para dentro, para fora ou dentro de um sistema em termos de potência.
3.5.A.1 Potência é a taxa na qual a energia muda em relação ao tempo, seja por transferência para dentro ou para fora de um sistema ou por conversão de um tipo para outro dentro do sistema.
3.5.A.2 Potência média é a quantidade de energia sendo transferida ou convertida, dividida pelo tempo que levou para que essa transferência ou conversão ocorra.
3.5.A.3 Como o trabalho é a mudança na energia de um objeto ou sistema devido a uma força, a potência média é o trabalho total realizado, dividido pelo tempo durante o qual esse trabalho foi realizado.
Equação:$P_{\text{avg}} = \dfrac{W}{\Delta t}$
3.5.A.4 A potência instantânea fornecida a um objeto pelo componente de uma força constante paralela à velocidade do objeto pode ser descrita com a equação derivada.
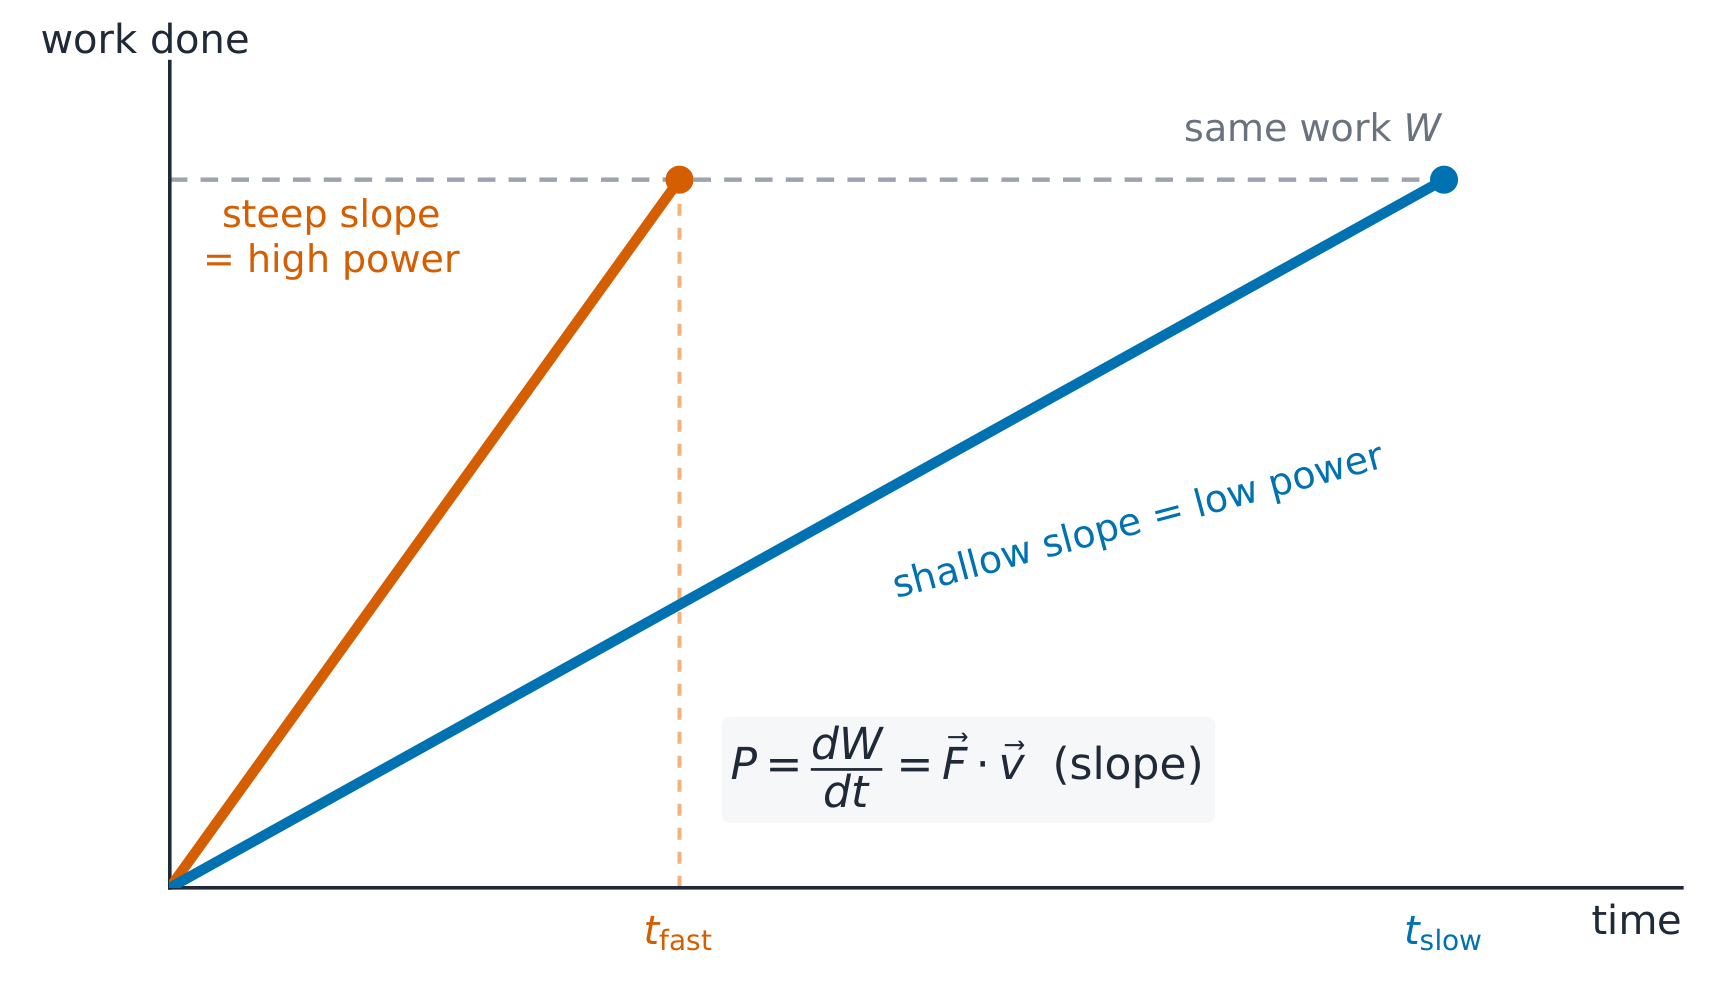
Logo, fazer o mesmo trabalho mais rápido requer mais potência. Num gráfico de energia versus tempo, a potência é a inclinação.
Potência é a inclinação do gráfico de trabalho-tempo: o mesmo trabalho em menos tempo significa mais potência
Exemplo resolvido. Um motor levanta uma carga de $50\ \text{kg}$ a uma velocidade constante de $2.0\ \text{m/s}$. Como move-se a velocidade constante, a força de elevação é igual ao peso, logo
$$P=Fv=mgv=50\times9.8\times2.0=980\ \text{W}.$$
Máquinas reais desperdiçam alguma energia, então citamos a eficiência 效率 – potência útil de saída dividida pela potência total de entrada. Se este motor consome $1400\ \text{W}$ de potência elétrica para entregar $980\ \text{W}$ de elevação útil, sua eficiência é $980/1400=0.70$, ou $70\%$; os outros $30\%$ tornam-se calor e som.
Cachoeira: potência é quão rapidamente a energia é transferida – a mesma queda em menos tempo é mais potência
Use $W=Fd\cos\theta$: o trabalho é nulo quando a força é perpendicular ao movimento, e negativo quando se opõe a ele.
Aponte para o teorema do trabalho-energia ($W_{\text{net}}=\Delta K$) ou conservação de energia ($K_1+U_1=K_2+U_2$) em vez de forças sempre que o trajeto for complicado.
Quando o atrito atua, a energia mecânica não é conservada – subtraia a energia perdida para calor.
Lembre-se $K\propto v^2$: dobrar a velocidade quadruplica a energia cinética (e a distância de frenagem).
Use $P=Fv$ para potência a velocidade constante; a velocidade constante implica força líquida nula, mas a potência não é nula.
Objetivo de Aprendizagem 4.1.A: Descrever o momento linear de um objeto ou sistema.
4.1.A.1 O momento linear é definido pela equação $\vec{p} = m\vec{v}$.
Equação:$\vec{p} = m\vec{v}$
4.1.A.2 Momento é uma grandeza vetorial e tem a mesma direção da velocidade.
4.1.A.3 O momento pode ser usado para analisar colisões e explosões.
4.1.A.3.i Uma colisão é um modelo para uma interação onde as forças exercidas entre os objetos envolvidos no sistema são muito maiores que a força externa líquida exercida sobre esses objetos durante a interação.
4.1.A.3.ii Como apenas os estados inicial e final de uma colisão são analisados, o modelo de objeto pode ser usado para analisar colisões.
4.1.A.3.iii Uma explosão é um modelo para uma interação em que forças internas ao sistema movem os objetos dentro desse sistema para longe uns dos outros.
Declaração de escopo: A menos que indicado de outra forma, o termo geral "momento" referir-se-á especificamente ao momento linear.
Fonte: College Board AP Course and Exam Description
Momento linear 动量 é massa vezes velocidade – um vetor apontando na mesma direção da velocidade:
$$\vec{p}=m\vec{v}.$$
Mede "o quão difícil é parar" um objeto em movimento. Um caminhão pesado e lento e uma bola leve e rápida podem ter o mesmo momento. Sua unidade é $\text{kg m/s}$, a mesma de $\text{N s}$.
4.2
Variação de Momento e Impulso
Programa
Objetivo de Aprendizagem 4.2.A: Descrever o impulso entregue a um objeto ou sistema.
4.2.A.1 A taxa de mudança do momento é igual à força externa líquida exercida sobre um objeto ou sistema.
4.2.A.2 Impulso é definido como o produto da força média exercida sobre um sistema e do intervalo de tempo durante o qual essa força é exercida sobre o sistema.
Equação:$\vec{J} = \vec{F}_{\text{avg}} \Delta t$
4.2.A.3 Impulso é uma grandeza vetorial e tem a mesma direção da força líquida exercida sobre o sistema.
4.2.A.4 O impulso entregue a um sistema por uma força externa líquida é igual à área sob a curva de um gráfico da força externa líquida exercida sobre o sistema em função do tempo.
4.2.A.5 A força externa líquida exercida sobre um sistema é igual à inclinação de um gráfico do momento do sistema em função do tempo.
Objetivo de Aprendizagem 4.2.B: Descrever a relação entre o impulso exercido sobre um objeto ou sistema e a mudança no momento do objeto ou sistema.
4.2.B.1 A mudança no momento é a diferença entre o momento final de um sistema e seu momento inicial.
Equação:$\Delta \vec{p} = \vec{p} - \vec{p}_0$
4.2.B.2 O teorema do impulso e quantidade de movimento relaciona o impulso exercido sobre um sistema e a variação da quantidade de movimento desse sistema.
Equação:$\vec{J} = \vec{F}_{\text{avg}} \Delta t = \Delta \vec{p}$
4.2.B.3 A segunda lei de Newton é uma consequência direta do teorema do impulso e quantidade de movimento aplicado a sistemas com massa constante.
Declaração de limite: AP Physics 1 não exige que os alunos analisem quantitativamente sistemas em que a massa do sistema varia em relação ao tempo.
Fonte: College Board AP Course and Exam Description
Uma força resultante agindo ao longo do tempo altera o momento. O impulso 冲量 entregue é
$$\vec{J}=\vec{F}\,\Delta t=\Delta\vec{p}.$$
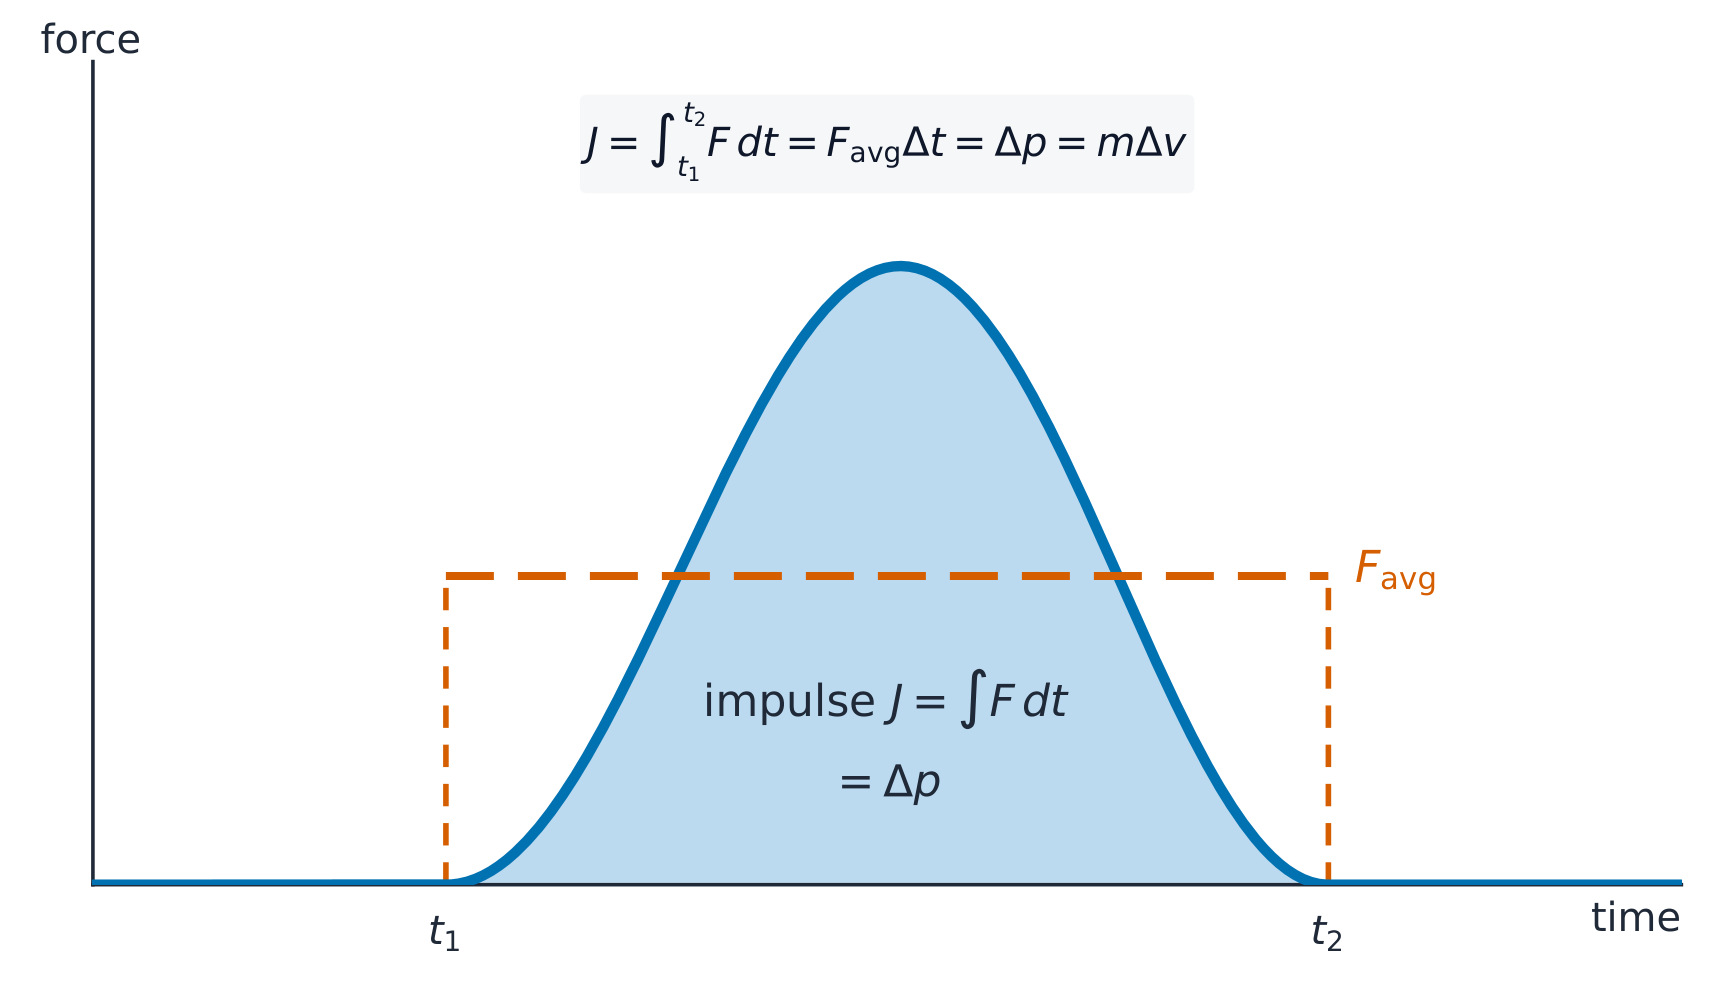
Este é o teorema do impulso-momento: o impulso é igual à variação do momento. Num gráfico de força versus tempo, o impulso é a área sob a curva. Explica por que airbags e o acompanhamento do movimento ajudam – espalhar a mesma variação de momento ao longo de um tempo maior reduz a força.
Impulso é a área sob a curva de força-tempo, igual à força média vezes o tempo de contato
Exemplo resolvido. Uma bola de $0.15\ \text{kg}$ atinge uma parede a $20\ \text{m/s}$ e quica reto de volta a $15\ \text{m/s}$. O contato dura $0.020\ \text{s}$. Encontre a força média sobre a bola. Considere a direção de rebote como positiva, logo $u=-20\ \text{m/s}$ e $v=+15\ \text{m/s}$:
Objetivo de Aprendizagem 4.3.A: Descrever o comportamento de um sistema usando a conservação da quantidade de movimento linear.
4.3.A.1 Um conjunto de objetos com quantidades de movimento individuais pode ser descrito como um único sistema com uma única velocidade do centro de massa.
4.3.A.1.i Para um conjunto de objetos, a velocidade do centro de massa de um sistema pode ser calculada usando a equação $\vec{v}_{\text{cm}} = \dfrac{\sum \vec{p}_i}{\sum m_i} = \dfrac{\sum m_i \vec{v}_i}{\sum m_i}$.
4.3.A.1.ii A velocidade do centro de massa de um sistema é constante na ausência de uma força externa resultante.
4.3.A.2 A quantidade de movimento total de um sistema é a soma das quantidades de movimento das partes constituintes do sistema.
4.3.A.3 Na ausência de forças externas resultantes, qualquer alteração na quantidade de movimento de um objeto dentro de um sistema deve ser compensada por uma alteração equivalente e oposta da quantidade de movimento em outro lugar dentro do sistema. Qualquer alteração na quantidade de movimento de um sistema deve-se à transferência de quantidade de movimento entre o sistema e seu entorno.
4.3.A.3.i O impulso exercido por um objeto sobre um segundo objeto é igual e oposto ao impulso exercido pelo segundo objeto sobre o primeiro. Esta é uma consequência direta da terceira lei de Newton.
4.3.A.3.ii Um sistema pode ser selecionado de modo que a quantidade de movimento total desse sistema seja constante.
4.3.A.3.iii Se a quantidade de movimento total de um sistema mudar, essa mudança será equivalente ao impulso exercido sobre o sistema.
Equação:$\vec{J} = \Delta \vec{p}$
4.3.A.4 A aplicação correta da conservação da quantidade de movimento pode ser usada para determinar a velocidade de um sistema imediatamente antes e imediatamente após colisões ou explosões.
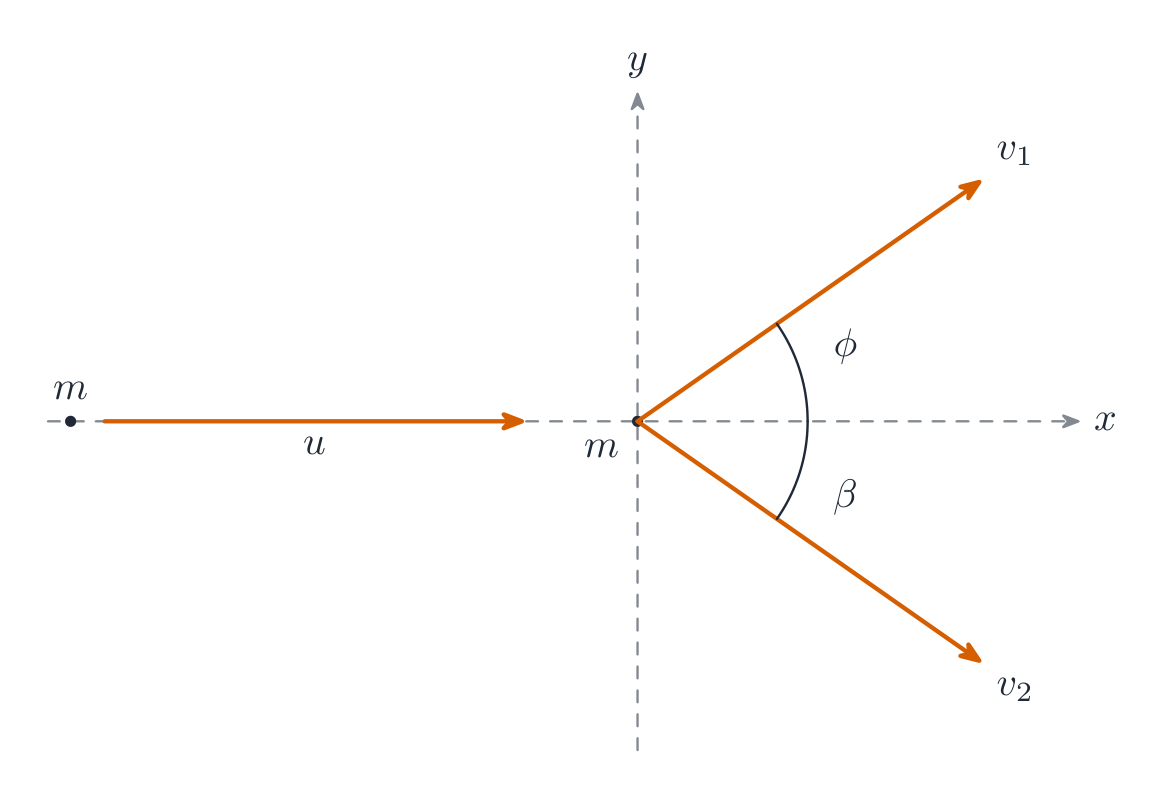
Declaração de limite: AP Physics 1 inclui um tratamento quantitativo e qualitativo da conservação da quantidade de movimento em uma dimensão e um tratamento semiquantitativo da conservação da quantidade de movimento em duas dimensões. Questões de exame envolvendo solução de equações simultâneas não estão incluídas no AP Physics 1, mas o Exame AP Physics 1 pode incluir questões que avaliam se os alunos conseguem montar as equações corretamente e raciocinar sobre como alterar uma massa, velocidade ou ângulo dado afetaria outras quantidades. AP Physics 2 inclui um tratamento completo da conservação da quantidade de movimento em duas dimensões para problemas que incluem uma velocidade final desconhecida.
Objetivo de Aprendizagem 4.3.B: Descrever como a seleção de um sistema determina se a quantidade de movimento desse sistema muda.
4.3.B.1 A quantidade de movimento é conservada em todas as interações.
4.3.B.2 Se a força externa resultante sobre o sistema selecionado for zero, a quantidade de movimento total do sistema será constante.
4.3.B.3 Se a força externa resultante sobre o sistema selecionado for diferente de zero, haverá transferência de quantidade de movimento entre o sistema e o ambiente.
Fonte: College Board AP Course and Exam Description
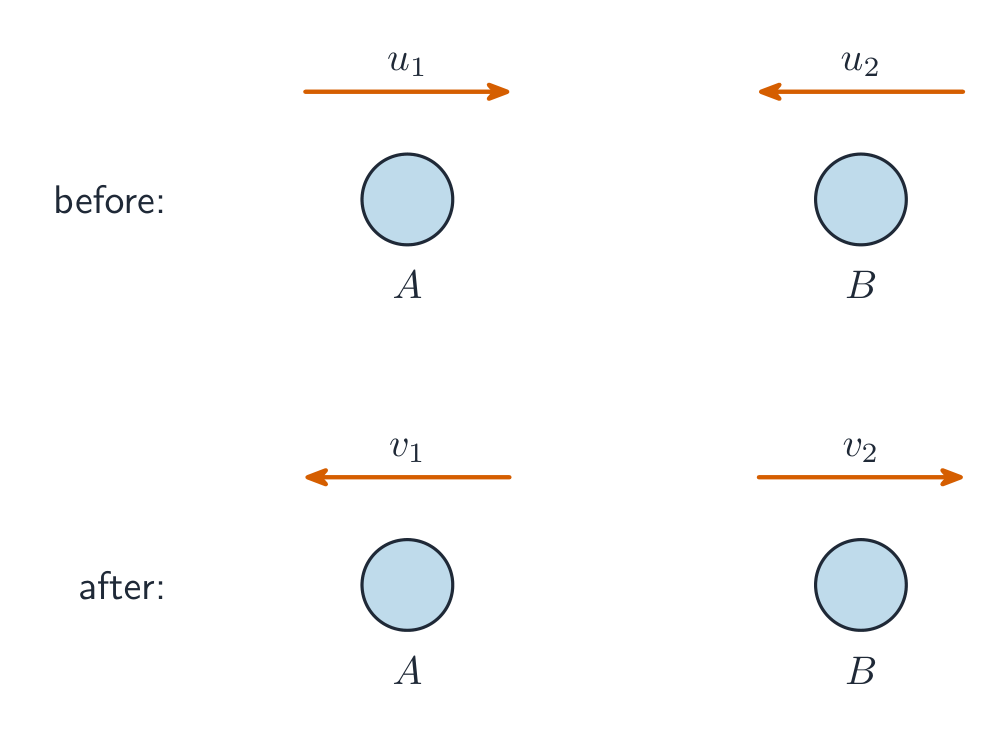
Se a força externa resultante sobre um sistema é nula, seu momento total é conservado 守恒:
Forças internas (como o empurrão entre dois carrinhos colidindo) vêm em pares de ação e reação e se cancelam, logo não podem alterar o momento total. Esta é a ferramenta chave para colisões 碰撞 e explosões – aplique-a separadamente nas direções $x$ e $y$.
Colisão frontal: o momento total antes é igual ao momento total depois
Exemplo resolvido (recoil 反冲). Uma patinadora de $60\ \text{kg}$, inicialmente em repouso sobre gelo sem atrito, lança uma bola de $2.0\ \text{kg}$ a $8.0\ \text{m/s}$. Encontre sua velocidade de recuo. O momento total começa em zero e permanece zero:
Como o momento total é conservado quando nenhuma força externa resultante atua, $\vec{v}_{\text{cm}}$ então permanece constante – um gráfico de $v_{\text{cm}}$ versus tempo é plano a menos que uma força externa atue. Uma colisão interna ou explosão nunca o altera, por mais violento que seja o afastamento das partes.
Explorar
Colida dois carrinhos e conserve o momento linear
Em qualquer colisão, o momento linear total$\sum mv$ antes é igual ao total depois. Defina as massas e velocidades e verifique a contabilidade do momento.
Objetivo de Aprendizagem 4.4.A: Descrever se uma interação entre objetos é elástica ou inelástica.
4.4.A.1 Uma colisão elástica entre objetos é aquela em que a energia cinética inicial do sistema é igual à energia cinética final do sistema.
4.4.A.2 Em uma colisão elástica, as energias cinéticas finais de cada um dos objetos dentro do sistema podem ser diferentes de suas energias cinéticas iniciais.
4.4.A.3 Uma colisão inelástica entre objetos é aquela em que a energia cinética total do sistema diminui.
4.4.A.4 Em uma colisão inelástica, parte da energia cinética inicial não é restaurada como energia cinética, mas é transformada por forças não conservativas em outras formas de energia.
4.4.A.5 Em uma colisão perfeitamente inelástica, os objetos ficam presos uns aos outros e movem-se com a mesma velocidade após a colisão.
Fonte: College Board AP Course and Exam Description
Conservação do momento em uma colisão
O momento é conservado em todas as colisões (sem força externa). A energia cinética não é:
Uma colisão rasante, decomposta ao longo de dois eixos perpendiculares
Em uma colisão elástica 弹性碰撞, a energia cinética também é conservada (os objetos quicam limpos para longe).
Em uma colisão inelástica 非弹性碰撞, parte da energia cinética se transforma em calor ou deformação. Em uma colisão totalmente inelástica, os objetos ficam presos e se movem com uma única velocidade comum depois.
Estratégia: escreva sempre a conservação do momento; adicione a conservação da energia apenas se a colisão for declarada elástica. Um fato importante sobre colisões elásticas para memorizar: em uma colisão elástica em 1D entre massas iguais, os dois objetos simplesmente trocam de velocidades (uma bola em movimento que atinge outra idêntica e parada para completamente, e o alvo sai com a velocidade de entrada).
Exemplo resolvido. Um carro de $1000\ \text{kg}$ movendo-se a $20\ \text{m/s}$ bate em um carro estacionado de $1500\ \text{kg}$ e eles travam juntos. Encontre sua velocidade comum e a energia cinética perdida. A conservação do momento dá
A energia cinética antes é $\tfrac12(1000)(20^2)=2.0\times10^{5}\ \text{J}$; depois é $\tfrac12(2500)(8.0^2)=8.0\times10^{4}\ \text{J}$. Então $1.2\times10^{5}\ \text{J}$ (cerca de $60\%$) é perdido para amassamento e calor – o momento ainda é conservado, mas a energia cinética não é.
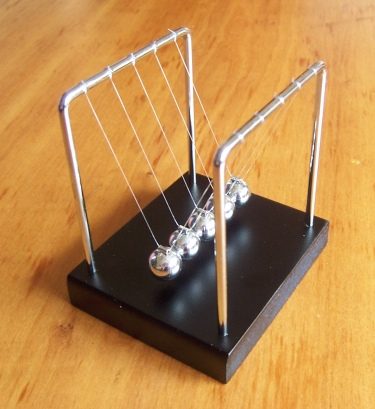
Um cradle de Newton mostra o momento e a energia cinética passando por uma linha de bolas em uma colisão quase elástica
Explorar
Compare colisões elásticas e inelásticas
O momento linear é sempre conservado, mas a energia cinética só é conservada em uma colisão elástica. Em uma inelástica, os carrinhos grudam e parte da energia se torna calor.
4.4
Dicas de prova
O momento é um vetor – atribua sinais $+$/$-$ antes de somar; uma bola que rebota inverte sua velocidade, gerando uma grande $\Delta p$.
O momento é conservado em todas as colisões (sem força externa); a energia cinética é conservada apenas se a colisão for declarada como elástica.
Em uma colisão totalmente inelástica, os objetos ficam presos e se movem com uma única velocidade comum.
Impulso $=F\,\Delta t=\Delta p$ = a área sob um gráfico de força-tempo; espalhar uma colisão por um tempo maior reduz a força (airbags, dobrar os joelhos).
Para recuo/explosões, igualize o momento total antes e depois (muitas vezes zero antes).
Objetivo de Aprendizagem 5.1.A: Descrever a rotação de um sistema em relação ao tempo usando deslocamento angular, velocidade angular e aceleração angular.
5.1.A.1 Deslocamento angular é a medida do ângulo, em radianos, através do qual um ponto em um sistema rígido gira em torno de um eixo especificado.
Equação:$\Delta\theta = \theta - \theta_0$
5.1.A.1.i Um sistema rígido é aquele que mantém sua forma, mas em que diferentes pontos do sistema se movem em direções diferentes durante a rotação. Um sistema rígido não pode ser modelado como um objeto.
5.1.A.1.ii Uma direção de deslocamento angular em torno de um eixo de rotação — horária ou anti-horária — geralmente é indicada como matematicamente positiva, sendo a outra direção matematicamente negativa.
5.1.A.1.iii Se a rotação de um sistema em torno de um eixo puder ser bem descrita usando o movimento do centro de massa do sistema, o sistema pode ser tratado como um único objeto. Por exemplo, a rotação da Terra em torno de seu eixo pode ser considerada desprezível ao considerar a revolução da Terra em torno do centro de massa do sistema Terra-Sol.
5.1.A.2 Velocidade angular média é a taxa média com que a posição angular muda em relação ao tempo.
5.1.A.4 Deslocamento angular, velocidade angular e aceleração angular em torno de um eixo são análogos ao deslocamento linear, velocidade e aceleração em uma dimensão e demonstram as mesmas relações matemáticas.
5.1.A.4.i Para aceleração angular constante, as relações matemáticas entre deslocamento angular, velocidade angular e aceleração angular podem ser descritas pelas seguintes equações:
Equação:$\omega = \omega_0 + \alpha t$
Equação:$\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
5.1.A.4.ii Gráficos de deslocamento angular, velocidade angular e aceleração angular como funções do tempo podem ser usados para encontrar as relações entre essas quantidades.
Declaração de limite: As descrições das direções de rotação para um ponto ou objeto são limitadas às direções horária e anti-horária em relação a um eixo de rotação específico.
Fonte: College Board AP Course and Exam Description
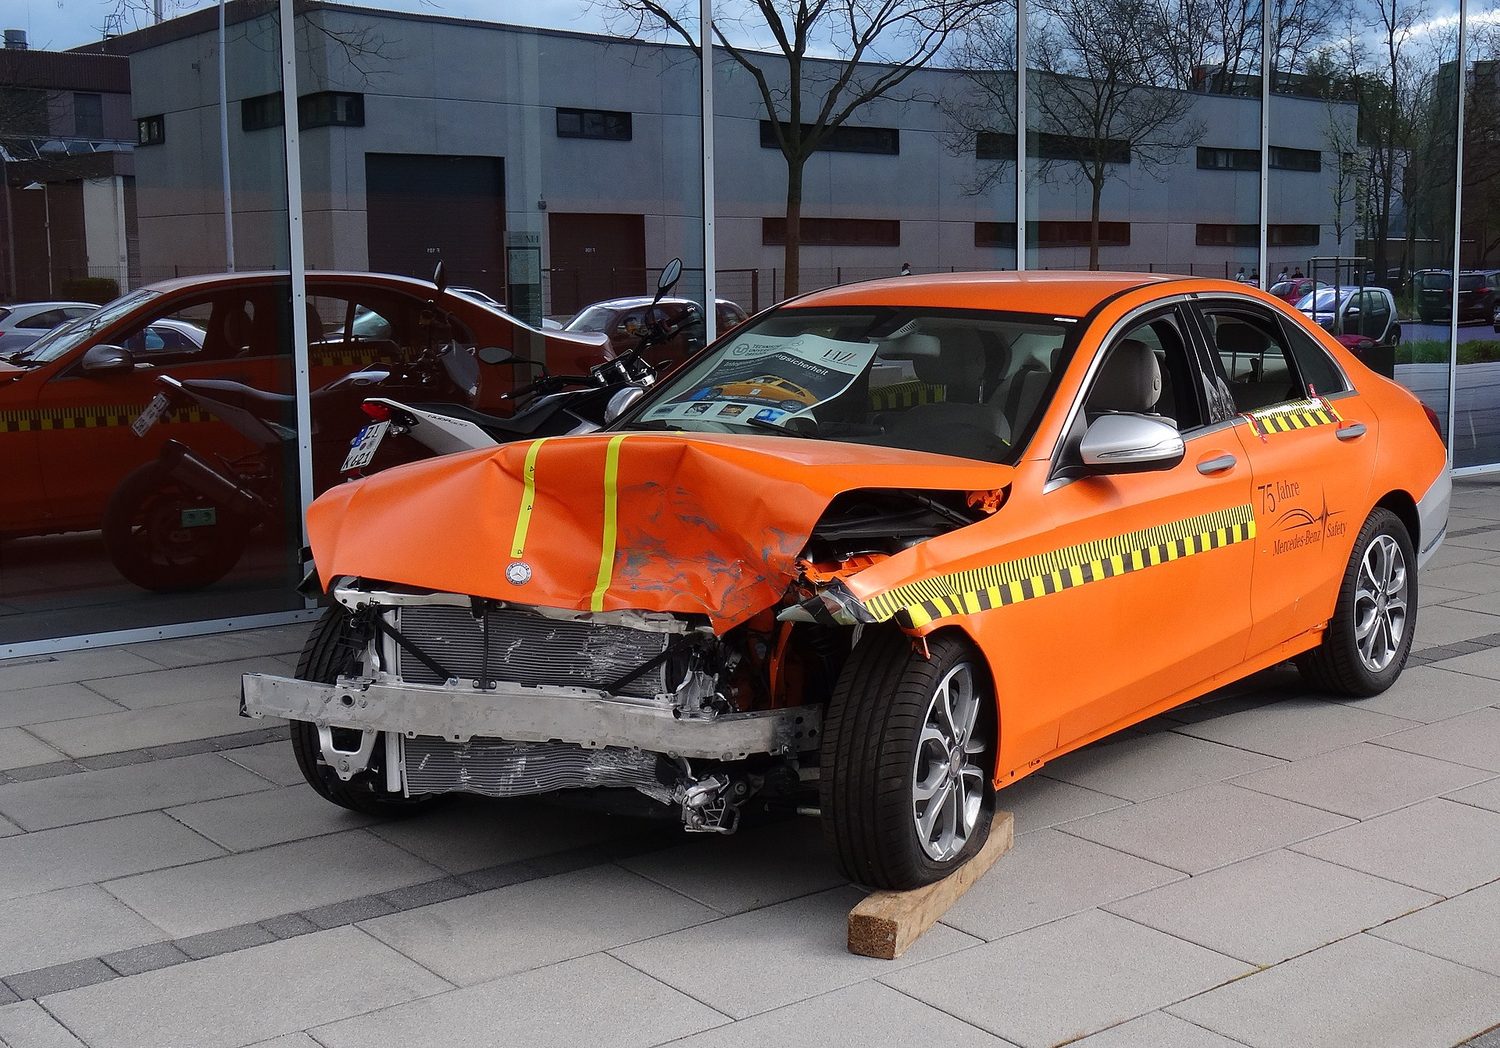
Uma colisão de teste de impacto: grandes forças e torques produzem mudanças rápidas no movimento linear e angularUma mola sob carga: a lei de Hooke relaciona força e alongamento – contexto útil para energia em sistemas rotativos
A rotação é descrita por quantidades angulares que espelham as lineares:
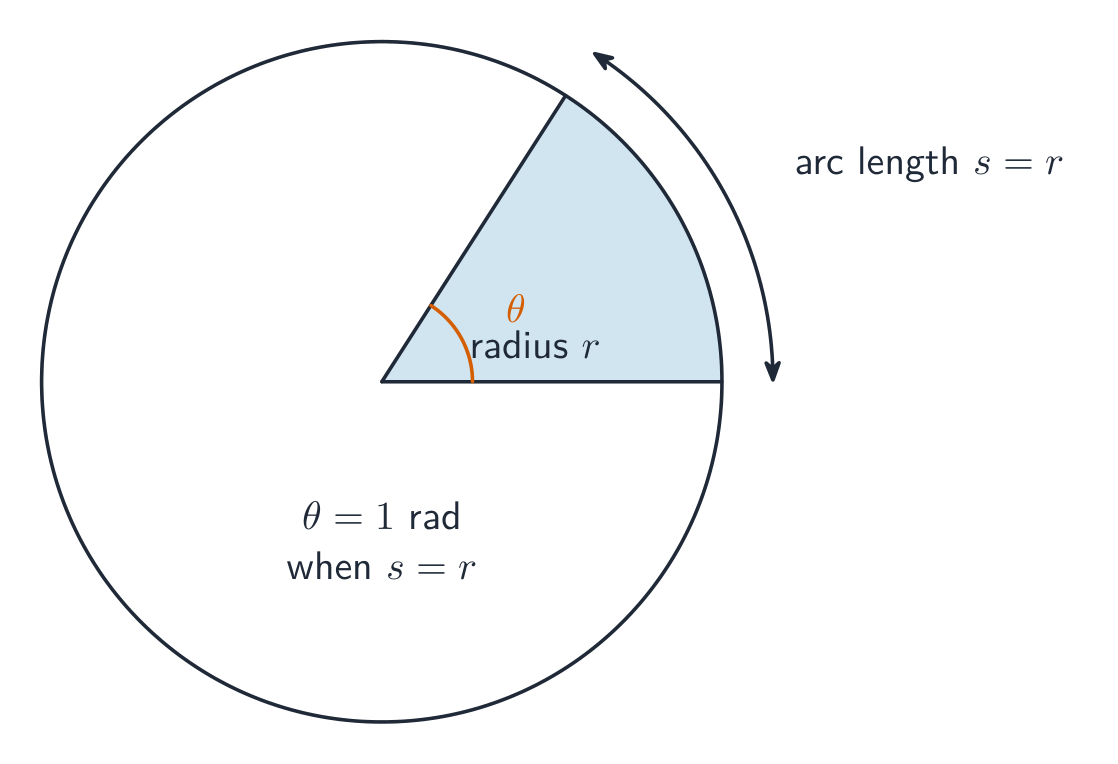
Um radiano é o ângulo cujo comprimento de arco é igual ao raio
deslocamento angular 角位移$\theta$ (em radianos 弧度),
velocidade angular 角速度$\omega=\dfrac{\Delta\theta}{\Delta t}$,
Para $\alpha$ constante, as equações cinemáticas rotacionais têm a mesma forma que as lineares, com $\theta,\omega,\alpha$ substituindo $x,v,a$: $\omega=\omega_0+\alpha t$, $\theta=\omega_0 t+\tfrac12\alpha t^2$ e $\omega^2=\omega_0^2+2\alpha\theta$.
Exemplo resolvido. Uma roda parte do repouso e acelera uniformemente até $30\ \text{rad/s}$ em $6.0\ \text{s}$. Encontre sua aceleração angular e o ângulo total girado:
Objetivo de Aprendizagem 5.2.A: Descrever o movimento linear de um ponto em um sistema rígido rotativo que corresponde ao movimento rotacional desse ponto, e vice-versa.
5.2.A.1 Para um ponto a uma distância $r$ de um eixo de rotação fixo, a distância linear $s$ percorrida pelo ponto enquanto o sistema rotate através de um ângulo $\Delta\theta$ é dada pela equação $\Delta s = r\Delta\theta$.
5.2.A.2 Relações derivadas da velocidade linear e do componente tangencial da aceleração em relação às suas respectivas quantidades angulares são dadas pelas seguintes equações:
Equação:$s = r\theta$
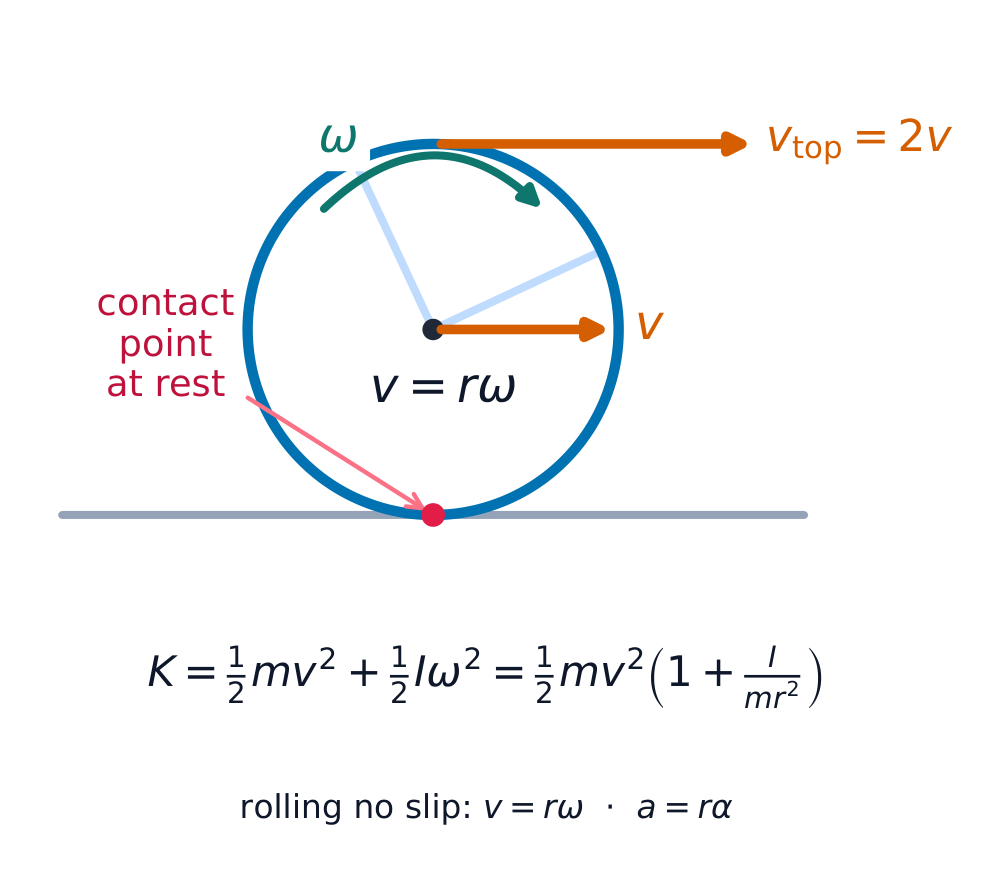
Equação:$v = r\omega$
Equação:$a_T = r\alpha$
5.2.A.3 Para um sistema rígido, todos os pontos dentro desse sistema têm a mesma velocidade angular e aceleração angular.
Declaração de limite: As descrições das direções de rotação para um ponto ou objeto são limitadas às direções horária e anti-horária em relação a um eixo de rotação específico.
Fonte: College Board AP Course and Exam Description
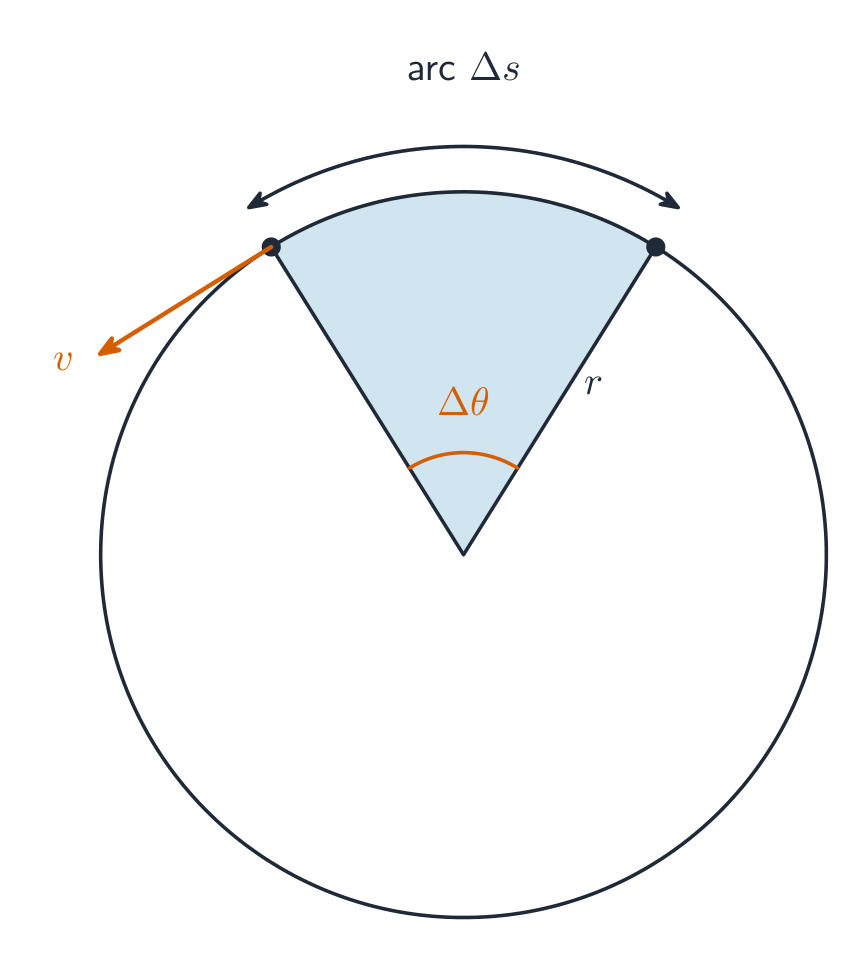
Um ponto a um raio $r$ do eixo tem quantidades lineares ligadas às angulares:
Pontos mais distantes do eixo se movem mais rápido. Essa ligação permite alternar entre "quão rápido a roda gira" e "quão rápido um ponto em sua borda se move".
À medida que o raio gira através de um ângulo, um ponto se move ao longo de um arco na velocidade v
Exemplo resolvido. Uma roda de bicicleta de raio $0.35\ \text{m}$ gira a $12\ \text{rad/s}$. Um ponto na borda (e assim a bicicleta) se move a $v=r\omega=0.35\times12=4.2\ \text{m/s}$. Um ponto a meio caminho do eixo se move a metade dessa velocidade.
5.3
Torque
Programa
Objetivo de Aprendizagem 5.3.A: Identificar os torques exercidos sobre um sistema rígido.
5.3.A.1 O torque resulta apenas da componente da força perpendicular ao vetor posição do eixo de rotação até o ponto de aplicação da força.
5.3.A.2 O braço de alavanca é a distância perpendicular do eixo de rotação até a linha de ação da força exercida.
Objetivo de Aprendizagem 5.3.B: Descrever os torques exercidos sobre um sistema rígido.
5.3.B.1 Os torques podem ser descritos usando diagramas de forças.
5.3.B.1.i Diagramas de forças são semelhantes a diagramas de corpo livre e são usados para analisar os torques exercidos sobre um sistema rígido.
5.3.B.1.ii Semelhante aos diagramas de corpo livre, diagramas de forças representam a magnitude relativa e a direção das forças exercidas sobre um sistema rígido. Diagramas de forças também representam o local em que essas forças são exercidas em relação ao eixo de rotação.
5.3.B.2 A magnitude do torque exercido sobre um sistema rígido por uma força é descrita pela seguinte equação, onde $\theta$ é o ângulo entre o vetor força e o vetor posição do eixo de rotação até o ponto de aplicação da força.
Equação:$\tau = rF_{\perp} = rF\sin\theta$
Declaração de limite: Embora o AP Physics 1 espere que os alunos manipulem matematicamente a magnitude do torque usando convenções vetoriais, a direção do torque está fora do escopo do curso.
Fonte: College Board AP Course and Exam Description
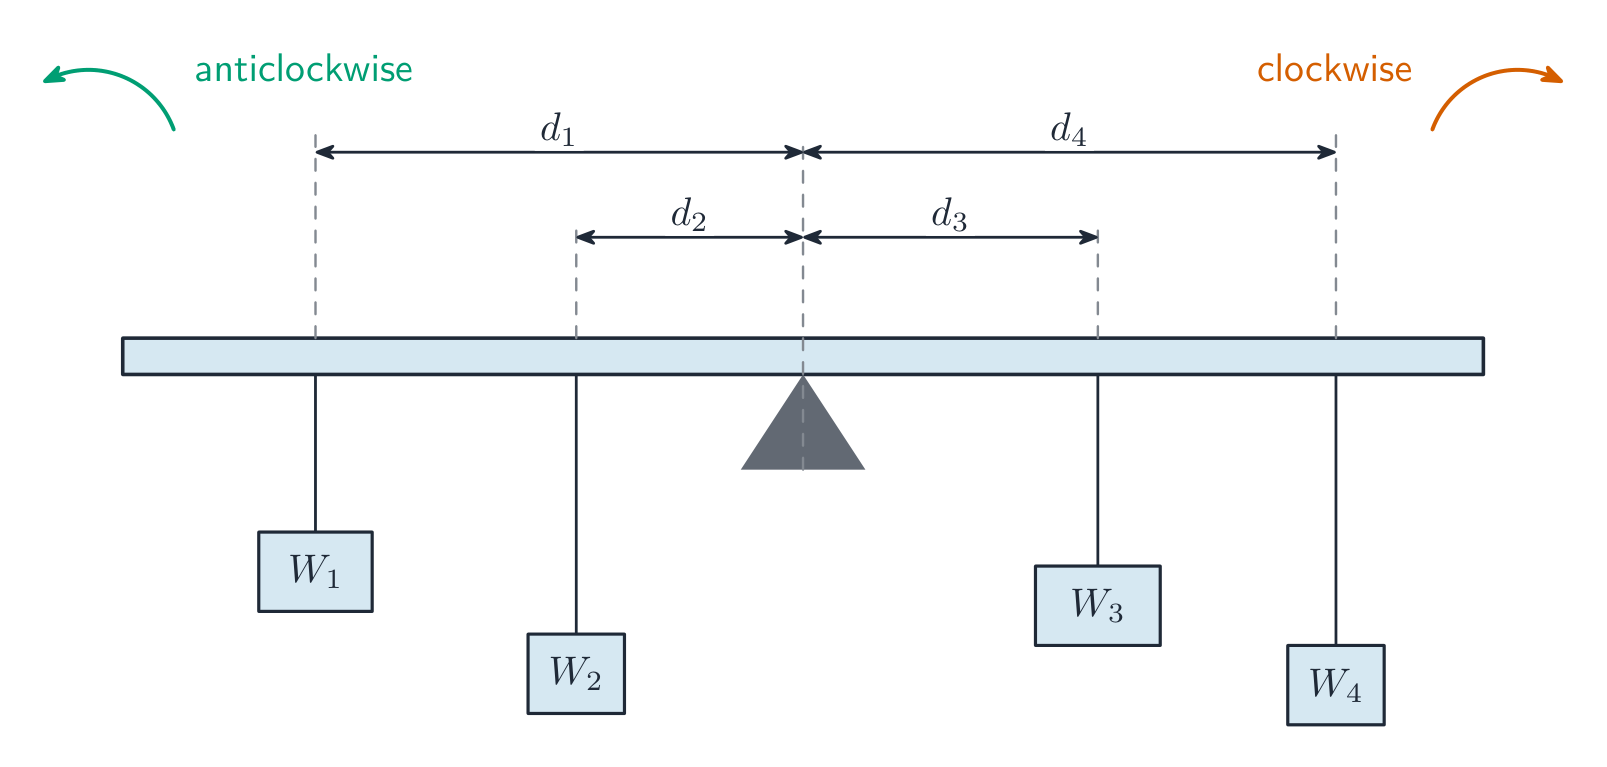
O princípio dos momentos (torque)
Torque 力矩 é o efeito rotacional de uma força – quão efetivamente ela faz um objeto girar em torno de um eixo:
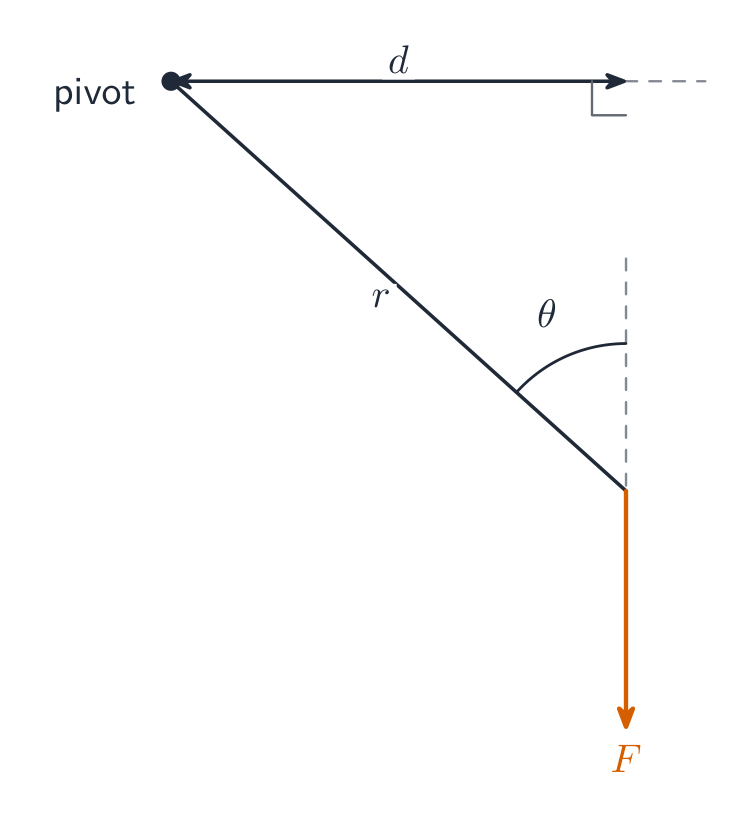
$$\tau=r F\sin\theta = F\cdot r_\perp,$$
onde $r_\perp$ é o braço de alavanca 力臂 (a distância perpendicular do eixo à linha de ação da força). Uma força aplicada mais longe, ou mais perpendicularmente, produz mais torque. O torque tem um sinal (horário vs anti-horário).
O momento de uma força depende da distância perpendicular ao ponto de apoio
Exemplo resolvido. Você empurra com $20\ \text{N}$ na extremidade de uma chave de $0.30\ \text{m}$. Perpendicularmente à chave, o torque é $\tau=rF=0.30\times20=6.0\ \text{N m}$. Se você empurrar em $60^{\circ}$ à chave em vez disso, apenas a componente perpendicular conta: $\tau=rF\sin 60^{\circ}=0.30\times20\times0.87=5.2\ \text{N m}$ – que é por que você empurra em ângulo reto para o maior efeito de giro.
Explorar
Equilibre os torques em uma viga
Torque é força vezes distância perpendicular, $\tau=Fd$. A viga está em equilíbrio rotacional quando os torques em cada lado são iguais.
Objetivo de Aprendizagem 5.4.A: Descrever a inércia rotacional de um sistema rígido em relação a um eixo de rotação específico.
5.4.A.1 A inércia rotacional mede a resistência de um sistema rígido a mudanças na rotação e está relacionada à massa do sistema e à distribuição dessa massa em relação ao eixo de rotação.
5.4.A.2 A inércia rotacional de um objeto girando a uma distância perpendicular $r$ de um eixo é descrita pela equação
Equação:$I = mr^2$
5.4.A.3 A inércia rotacional total de um conjunto de objetos em torno de um eixo é a soma das inércias rotacionais de cada objeto em relação a esse eixo:
Objetivo de Aprendizagem 5.4.B: Descrever a inércia rotacional de um sistema rígido girando em torno de um eixo que não passa pelo centro de massa do sistema.
5.4.B.1 A inércia rotacional de um sistema rígido em um plano dado é mínima quando o eixo de rotação passa pelo centro de massa do sistema.
5.4.B.2 O teorema do eixo paralelo usa a seguinte equação para relacionar a inércia rotacional de um sistema rígido em torno de qualquer eixo que seja paralelo a um eixo que passa por seu centro de massa:
Equação:$I' = I_{\text{cm}} + Md^2$
Declaração de limite: AP Physics 1 apenas espera que os alunos calculem a inércia rotacional para sistemas de cinco ou menos objetos dispostos em uma configuração bidimensional.
Declaração de limite: Os alunos não precisam saber a inércia rotacional de sistemas rígidos estendidos, pois estes serão fornecidos dentro do exame. Os alunos devem ter uma compreensão qualitativa dos fatores que afetam a inércia rotacional; por exemplo, como a inércia rotacional é maior quando a massa está mais longe do eixo de rotação, razão pela qual um aro tem mais inércia rotacional do que um disco sólido de mesma massa e raio.
Fonte: College Board AP Course and Exam Description
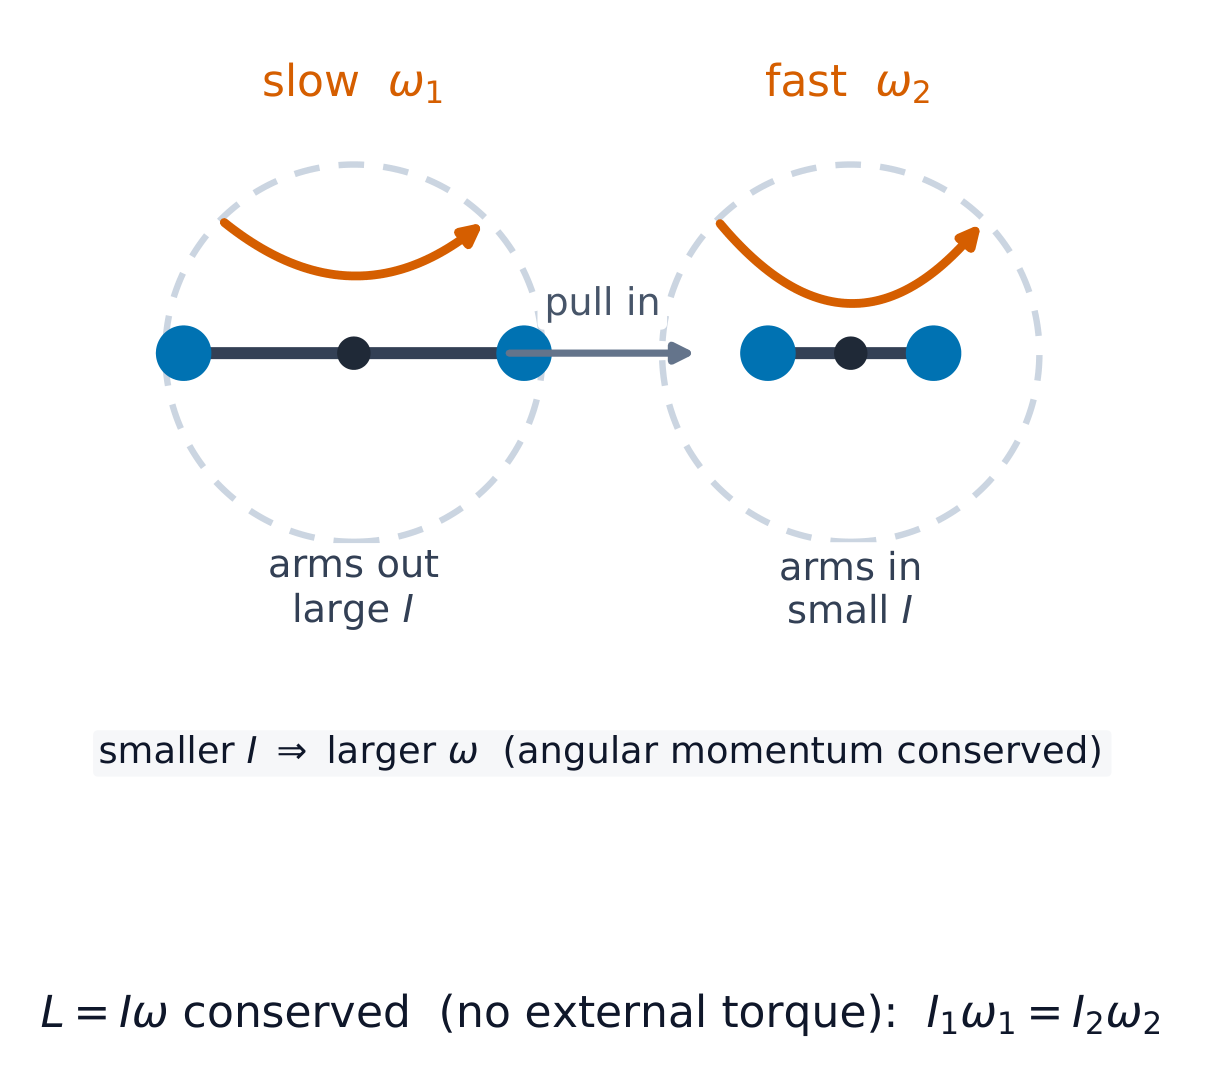
Inércia rotacional 转动惯量 (momento de inércia) $I$ mede quão difícil é alterar a rotação de um objeto – a versão rotacional da massa. Depende tanto da massa quanto da distância que essa massa está do eixo: massa espalhada mais longe resulta em uma $I$ maior. Para uma massa pontual, $I=mr^2$; para corpos estendidos, fórmulas padrão são fornecidas (um aro é $mR^2$, um disco sólido $\tfrac12 mR^2$). É por isso que uma patinadora gira mais rápido quando puxa os braços – ela reduz $I$.
5.5
Equilíbrio Rotacional
Programa
Objetivo de Aprendizagem 5.5.A: Descrever as condições sob as quais a velocidade angular de um sistema permanece constante.
5.5.A.1 Um sistema pode exibir equilíbrio rotacional (velocidade angular constante) sem estar em equilíbrio translacional, e vice-versa.
5.5.A.1.i Diagramas de corpo livre e diagramas de forças descrevem a natureza das forças e torques exercidos sobre um objeto ou sistema rígido.
5.5.A.1.ii O equilíbrio rotacional é uma configuração de torques tal que o torque líquido exercido sobre o sistema seja zero.
Equação:$\sum \tau_i = 0$
5.5.A.1.iii O análogo rotacional da primeira lei de Newton afirma que um sistema terá velocidade angular constante apenas se o torque líquido exercido sobre o sistema for zero.
5.5.A.2 Um corolário rotacional da segunda lei de Newton estabelece que, se os torques exercidos sobre um sistema rígido não estiverem equilibrados, a velocidade angular do sistema deve estar mudando.
Declaração de limite: A AP Physics 1 não espera que os alunos analisem simultaneamente a rotação em múltiplos planos.
Fonte: College Board AP Course and Exam Description
Um objeto está em equilíbrio rotacional 转动平衡 quando o torque líquido é zero, mantendo sua velocidade angular constante. Para um objeto equilibrado (estático), tanto a força líquida quanto o torque líquido são zero. Escolher o eixo na localização de uma força desconhecida elimina-a da equação do torque – uma técnica útil para problemas de vigas e escadas.
No equilíbrio, os momentos horários e anti-horários em relação ao ponto de apoio são iguais
Exemplo resolvido. Uma criança de $30\ \text{kg}$ senta-se a $2.0\ \text{m}$ do ponto de apoio de um balancim. Onde deve sentar-se uma criança de $40\ \text{kg}$ no outro lado para equilibrá-lo? Iguale o torque horário ao torque anti-horário (os $g$'s cancelam):
A criança mais pesada senta-se mais perto do ponto de apoio – menor distância, mesmo torque.
Explorar
Encontre o ponto de equilíbrio
Para o equilíbrio rotacional, o torque horário total deve ser igual ao torque anti-horário total. Mova as forças e distâncias até que a viga se equilibre.
5.6
Segunda Lei de Newton na Forma Rotacional
Programa
Objetivo de Aprendizagem 5.6.A: Descrever as condições sob as quais a velocidade angular de um sistema muda.
5.6.A.1 A velocidade angular muda quando o torque líquido exercido sobre o objeto ou sistema não for igual a zero.
5.6.A.2 A taxa com que a velocidade angular de um sistema rígido muda é diretamente proporcional ao torque líquido exercido sobre o sistema rígido e está na mesma direção. A aceleração angular do sistema rígido é inversamente proporcional à inércia rotacional do sistema rígido.
5.6.A.3 Para descrever completamente um sistema rígido rotativo, análises lineares e rotacionais podem precisar ser realizadas independentemente.
Fonte: College Board AP Course and Exam Description
O torque líquido produz aceleração angular, em analogia direta com $F=ma$:
$$\sum\tau = I\alpha.$$
Portanto, um torque líquido maior, ou uma inércia rotacional menor, resulta em uma aceleração angular maior. Resolva problemas de rotação exatamente como problemas de translação, com $\tau\leftrightarrow F$, $I\leftrightarrow m$ e $\alpha\leftrightarrow a$.
Exemplo resolvido. Um torque líquido de $12\ \text{N m}$ age em uma roda com inércia rotacional $I=3.0\ \text{kg m}^2$. Sua aceleração angular é $\alpha=\tau/I=12/3.0=4.0\ \text{rad/s}^2$ – o gêmeo rotacional exato de $a=F/m$.
5.6
Dicas de prova
O torque $\tau=Fr_\perp$ usa a distância perpendicular ao ponto de apoio; uma força que passa pelo ponto de apoio gera torque zero.
Para equilíbrio, iguale o torque horário ao torque anti-horário; escolher o ponto de apoio em uma força desconhecida elimina-a da equação.
Use os análogos rotacionais: $\tau\leftrightarrow F$, $I\leftrightarrow m$, $\alpha\leftrightarrow a$, então $\sum\tau=I\alpha$ espelha $\sum F=ma$.
A inércia rotacional depende de quão longe a massa está do eixo, não apenas de sua quantidade – um aro resiste mais à rotação do que um disco de massa igual.
Converta ângulos para radianos e conecte o linear ao angular com $v=r\omega$, $a_t=r\alpha$.
Objetivo de Aprendizagem 6.1.A: Descrever a energia cinética rotacional de um sistema rígido em termos da inércia rotacional e da velocidade angular desse sistema rígido.
6.1.A.1 A energia cinética rotacional de um objeto ou sistema rígido está relacionada à inércia rotacional e à velocidade angular do sistema rígido e é dada pela equação $K = \frac{1}{2} I \omega^2$.
6.1.A.1.i A inércia rotacional de um objeto em relação a um eixo fixo pode ser usada para mostrar que a energia cinética rotacional desse objeto é equivalente à sua energia cinética translacional, que é sua energia cinética total.
6.1.A.1.ii A energia cinética total de um sistema rígido é a soma de sua energia cinética rotacional devido à rotação em torno de seu centro de massa e da energia cinética translacional devido ao movimento linear de seu centro de massa.
6.1.A.2 Um sistema rígido pode ter energia cinética rotacional enquanto seu centro de massa está parado devido aos pontos individuais dentro do sistema rígido terem velocidade linear e, portanto, energia cinética.
6.1.A.3 A energia cinética rotacional é uma quantidade escalar.
Fonte: College Board AP Course and Exam Description
Um objeto giratório possui energia cinética rotacional 转动动能, o gêmeo rotacional de $\tfrac12 mv^2$:
$$K_{\text{rot}}=\tfrac{1}{2}I\omega^2.$$
Um objeto que se move e gira (como uma bola rolante) possui ambas as energias cinéticas translacional e rotacional, e seu total é $K=\tfrac12 mv^2+\tfrac12 I\omega^2$.
6.2
Torque e Trabalho
Programa
Objetivo de Aprendizagem 6.2.A: Descrever o trabalho realizado sobre um sistema rígido por um torque dado ou conjunto de torques.
6.2.A.1 Um torque pode transferir energia para dentro ou para fora de um objeto ou sistema rígido se o torque for exercido durante um deslocamento angular.
6.2.A.2 A quantidade de trabalho realizado sobre um sistema rígido por um torque está relacionada à magnitude desse torque e ao deslocamento angular pelo qual o sistema rígido gira durante o intervalo em que esse torque é exercido.
Equação:$W = \tau \Delta\theta$
6.2.A.3 O trabalho realizado sobre um sistema rígido por um torque dado pode ser encontrado pela área sob a curva de um gráfico de torque em função da posição angular.
Fonte: College Board AP Course and Exam Description
Um torque atuando através de um deslocamento angular realiza trabalho, alterando a energia cinética rotacional:
$$W=\tau\,\Delta\theta,\qquad P=\tau\omega.$$
Esta é a forma rotacional de $W=Fd$ e $P=Fv$, e estende o teorema trabalho-energia à rotação.
Exemplo resolvido. Um motor aplica um torque constante de $8.0\ \text{N m}$ a um volante enquanto ele gira $10\ \text{rad}$. O trabalho realizado é $W=\tau\,\Delta\theta=8.0\times10=80\ \text{J}$, e se o volante partiu do repouso, tudo isso se torna energia cinética rotacional.
Explorar
Equilibre os torques em um balanço
Torque é força vezes distância perpendicular, $\tau = Fd$. A viga se equilibra quando os torques em cada lado são iguais — mova as forças e distâncias para encontrar o ponto de equilíbrio.
6.3
Momento Angular e Impulso Angular
Programa
Objetivo de Aprendizagem 6.3.A: Descrever o momento angular de um objeto ou sistema rígido.
6.3.A.1 A magnitude do momento angular de um sistema rígido em relação a um eixo específico pode ser descrita pela equação $L = I\omega$.
6.3.A.2 A magnitude do momento angular de um objeto em relação a um ponto dado é $L = rmv \sin\theta$.
6.3.A.2.i A seleção do eixo em relação ao qual um objeto é considerado em rotação influencia a determinação do momento angular desse objeto.
6.3.A.2.ii O momento angular medido de um objeto movendo-se em linha reta depende da distância entre o ponto de referência e o objeto, da massa do objeto, da velocidade do objeto e do ângulo entre a distância radial e a velocidade do objeto.
Objetivo de Aprendizagem 6.3.B: Descrever o impulso angular fornecido a um objeto ou sistema rígido por um torque.
6.3.B.1 O impulso angular é definido como o produto do torque exercido sobre um objeto ou sistema rígido e o intervalo de tempo durante o qual o torque é exercido.
Equação:$\text{angular impulse} = \tau \Delta t$
6.3.B.2 O impulso angular tem a mesma direção do torque exercido sobre o objeto ou sistema.
6.3.B.3 O impulso angular fornecido a um objeto ou sistema rígido por um torque pode ser encontrado pela área sob a curva de um gráfico de torque em função do tempo.
Objetivo de Aprendizagem 6.3.C: Relacionar a mudança no momento angular de um objeto ou sistema rígido ao impulso angular dado a esse objeto ou sistema rígido.
6.3.C.1 A magnitude da mudança no momento angular pode ser descrita comparando as magnitudes dos momentos angulares final e inicial do objeto ou sistema rígido: $\Delta L = L - L_0$
6.3.C.2 Uma forma rotacional do teorema do impulso-momento relaciona o impulso angular fornecido a um objeto ou sistema rígido e a mudança no momento angular desse objeto ou sistema rígido.
6.3.C.2.i O impulso angular exercido sobre um objeto ou sistema rígido é igual à mudança no momento angular desse objeto ou sistema rígido.
Equação:$\Delta L = \tau \Delta t$
6.3.C.2.ii A forma rotacional do teorema do impulso-momento é um resultado direto da forma rotacional da segunda lei de Newton para casos em que a inércia rotacional é constante: $\tau_{\text{net}} = \dfrac{\Delta L}{\Delta t} = I \dfrac{\Delta\omega}{\Delta t} = I\alpha$
6.3.C.3 O torque líquido exercido sobre um objeto é igual à inclinação do gráfico do momento angular de um objeto em função do tempo.
6.3.C.4 O impulso angular fornecido a um objeto é igual à área sob a curva de um gráfico do torque externo líquido exercido sobre um objeto em função do tempo.
Declaração de limite: Embora a AP Physics 1 espere que os alunos possam manipular matematicamente a magnitude do momento angular usando convenções vetoriais unidimensionais, a direção do momento angular e do impulso angular está além do escopo do curso.
Fonte: College Board AP Course and Exam Description
Momento angular 角动量 é a versão rotacional do momento linear:
$$L=I\omega.$$
Um torque líquido atuando ao longo do tempo entrega um impulso angular 角冲量 que o altera: $\tau\,\Delta t=\Delta L$ – o teorema impulso-momento angular rotacional.
6.4
Conservação do Momento Angular
Programa
Objetivo de Aprendizagem 6.4.A: Descrever o comportamento de um sistema usando a conservação do momento angular.
6.4.A.1 O momento angular total de um sistema em relação a um eixo de rotação é a soma dos momentos angulares das partes constituintes do sistema em relação a esse eixo.
6.4.A.2 Qualquer mudança no momento angular de um sistema deve ser devida a uma interação entre o sistema e seus arredores.
6.4.A.2.i O impulso angular exercido por um objeto ou sistema sobre um segundo objeto ou sistema é igual e oposto ao impulso angular exercido pelo segundo objeto ou sistema sobre o primeiro. Este é um resultado direto da terceira lei de Newton.
6.4.A.2.ii Um sistema pode ser selecionado de modo que o momento angular total desse sistema seja constante.
6.4.A.2.iii A velocidade angular de um sistema não rígido pode mudar sem que o momento angular do sistema mude, se o sistema alterar sua forma movendo massa mais perto ou mais longe do eixo de rotação.
6.4.A.2.iv Se o momento angular total de um sistema mudar, essa mudança será equivalente ao impulso angular exercido sobre o sistema.
Objetivo de Aprendizagem 6.4.B: Descrever como a seleção de um sistema determina se o momento angular desse sistema muda.
6.4.B.1 O momento angular é conservado em todas as interações.
6.4.B.2 Se o torque externo líquido exercido sobre um objeto ou sistema rígido selecionado for zero, o momento angular total desse sistema será constante.
6.4.B.3 Se o torque externo líquido exercido sobre um objeto ou sistema rígido selecionado for diferente de zero, o momento angular será transferido entre o sistema e o ambiente.
Fonte: College Board AP Course and Exam Description
Se o torque externo líquido sobre um sistema for zero, seu momento angular total é conservado 守恒:
$$I_1\omega_1=I_2\omega_2.$$
Então, se $I$ diminui, $\omega$ aumenta para manter $L$ constante – é por isso que uma patinadora gira mais rápido ao puxar os braços. Isso se aplica a colisões e explosões de sistemas rotativos também.
Exemplo resolvido. Uma patinadora gira a $2.0\ \text{rev/s}$ com inércia rotacional $I_1=4.0\ \text{kg m}^2$. Ela puxa os braços, reduzindo sua inércia rotacional para $I_2=1.6\ \text{kg m}^2$. Sem torque externo, o momento angular é conservado:
Sua energia cinética realmente aumenta – a energia extra vem do trabalho feito por seus músculos ao puxar os braços contra a tração para fora.
Puxar massa para dentro reduz I, então ω aumenta para conservar L = Iω
Objetivo de Aprendizagem 6.5.B: Descrever o movimento de um sistema que está rolando sem deslizamento.
6.5.B.1 Durante o rolamento sem deslizamento, o movimento translacional do centro de massa de um sistema está relacionado ao movimento rotacional do próprio sistema pelas equações:
Equação:$\Delta x_{\text{cm}} = r\Delta\theta$
Equação:$v_{\text{cm}} = r\omega$
Equação:$a_{\text{cm}} = r\alpha$
6.5.B.2 Para casos ideais, o rolamento sem deslizamento implica que a força de atrito não dissipará nenhuma energia do sistema em rotação.
Objetivo de Aprendizagem 6.5.C: Descrever o movimento de um sistema que está rolando enquanto desliza.
6.5.C.1 Quando há deslizamento, o movimento do centro de massa de um sistema e o movimento rotacional do sistema não podem ser diretamente relacionados.
6.5.C.2 Quando um sistema rotativo está deslizando em relação a outra superfície, o ponto de aplicação da força de atrito cinético exercida sobre o sistema move-se em relação à superfície, portanto a força de atrito cinético dissipará energia do sistema.
Declaração de limite: A resistência ao rolamento está além do escopo da AP Physics 1.
Declaração de limite: As relações matemáticas precisas entre quantidades lineares e angulares enquanto um corpo rígido rola enquanto desliza estão além do escopo da AP Physics 1 e 2, e os alunos não serão esperados para modelar essas relações quantitativamente. No entanto, espera-se que os alunos expliquem qualitativamente as mudanças nas quantidades lineares e angulares enquanto um corpo rígido rola enquanto desliza.
Fonte: College Board AP Course and Exam Description
Rolamento sem deslizamento 纯滚动 conecta os movimentos translacional e rotacional: o ponto de contato está momentaneamente em repouso, então
$$v=r\omega \qquad\text{and}\qquad a=r\alpha.$$
A energia de um objeto em rotação se divide entre translação e rotação, portanto, em uma inclinação ele acelera mais lentamente do que um objeto deslizante sem atrito — parte da energia é convertida em giro.
Exemplo resolvido. Para um disco sólido ($I=\tfrac12 mR^2$) que rola sem deslizar, qual fração de sua energia cinética é rotacional? Usando $v=R\omega$, a parte rotacional é $\tfrac12 I\omega^2=\tfrac12(\tfrac12 mR^2)\omega^2=\tfrac14 mv^2$, enquanto a parte translacional é $\tfrac12 mv^2$. Portanto, o total é $\tfrac34 mv^2$ e a fração rotacional é $\tfrac{1/4}{3/4}=\tfrac13$. Um aro, com sua massa mais afastada, armazena metade de sua energia no giro e desce uma rampa ainda mais lentamente.
Em rotação sem deslizar o ponto de contato está parado, então v = rω
Objetivo de Aprendizagem 6.6.A: Descrever os movimentos de um sistema composto por dois objetos interagindo apenas através de forças gravitacionais.
6.6.A.1 Em um sistema composto apenas por um objeto central massivo e um satélite orbitante com massa desprezível em comparação à massa do objeto central, o movimento do próprio objeto central é desprezível.
6.6.A.2 O movimento de satélites em órbitas é limitado por leis de conservação.
6.6.A.2.i Em órbitas circulares, a energia mecânica total do sistema, a energia potencial gravitacional do sistema e o momento angular e a energia cinética do satélite são constantes.
6.6.A.2.ii Em órbitas elípticas, a energia mecânica total do sistema e o momento angular do satélite são constantes, mas a energia potencial gravitacional do sistema e a energia cinética do satélite podem variar.
6.6.A.2.iii A energia potencial gravitacional de um sistema constituído por um satélite e um objeto central massivo é definida como zero quando o satélite está a uma distância infinita do objeto central.
Equação:$U_g = -G\dfrac{m_1 m_2}{r}$
6.6.A.3 A velocidade de escape de um satélite é a velocidade tal que a energia mecânica do sistema satélite–objeto central é igual a zero.
6.6.A.3.i Quando a única força exercida sobre um satélite é a gravidade de um objeto central, um satélite que atinge a velocidade de escape se afastará do corpo central até que sua velocidade atinja zero a uma distância infinita do corpo central.
6.6.A.3.ii A velocidade de escape de um satélite de um corpo central de massa $M$ pode ser derivada usando as leis de conservação de energia.
Fonte: College Board AP Course and Exam Description
Movimento orbital (Lei de Kepler 2)
Um satélite 卫星 em órbita está em queda livre: a gravidade fornece a força centrípeta exata necessária para curvar sua trajetória em uma órbita. Igualando a gravidade à exigência centrípeta,
Assim, uma órbita maior significa velocidade menor. Para uma órbita circular, o momento angular e a energia mecânica são ambos constantes; para uma órbita elíptica, o momento angular é conservado (sem torque em relação ao planeta) enquanto a velocidade varia — mais rápida quando mais próximo.
A gravidade fornece a força centrípeta que mantém um satélite em órbita
Exemplo resolvido. Encontre a velocidade de um satélite em uma órbita baixa logo acima da Terra, raio $r=6.4\times10^{6}\ \text{m}$, com $GM=4.0\times10^{14}\ \text{m}^3/\text{s}^2$:
em torno de $7.9\ \text{km/s}$ — e note que a massa do satélite se cancela, portanto todas as órbitas baixas compartilham essa velocidade.
A Estação Espacial Internacional: um satélite real mantido em órbita apenas pela gravidade
Velocidade de escape 逃逸速度 é a velocidade de lançamento que permite exatamente que um objeto saia definitivamente: sua energia mecânica total é exatamente zero, então ele desacelera até velocidade zero apenas na distância infinita. Igualando $\tfrac12 mv^2 - \dfrac{GMm}{r}=0$ (usando a PE gravitacional geral $U_g=-GMm/r$) e resolvendo para $v$,
$$v_{\text{esc}}=\sqrt{\frac{2GM}{r}}.$$
É $\sqrt2$ vezes a velocidade da órbita circular no mesmo raio, e (como a velocidade orbital) não depende da massa do objeto que escapa.
Explorar
Compare órbitas em diferentes raios
Um satélite está em queda livre, com sua gravidade fornecendo a força centrípeta. Uma órbita maior implica velocidade menor e período mais longo — terceira lei de Kepler.
6.6
Dicas de prova
Conservar o momento angular$L=I\omega$ quando nenhum torque externo atua: um menor $I$ (braços puxados para dentro) resulta em um maior $\omega$.
Um objeto em rotação divide sua energia entre $\tfrac12 mv^2$ e $\tfrac12 I\omega^2$, ligados por $v=r\omega$ — então ele acelera descendo uma rampa mais lentamente do que um deslizante.
Para uma órbita circular, iguale a gravidade à exigência centrípeta: $v=\sqrt{GM/r}$, assim uma órbita maior é mais lenta e a massa do satélite se cancela.
Recolher aumenta o giro e a energia cinética — a energia extra vem do trabalho realizado ao puxar para dentro; $L$ permanece inalterado.
Observe qual quantidade rotacional é conservada: $L$ (sem torque) versus energia (sem atrito) são condições diferentes.
Objetivo de Aprendizagem 7.1.A: Descrever o movimento harmônico simples.
7.1.A.1 O movimento harmônico simples é um caso especial de movimento periódico.
7.1.A.2 O MHS resulta quando a magnitude da força restauradora exercida sobre um objeto é proporcional ao deslocamento desse objeto em relação à sua posição de equilíbrio.
Equação:$ma_x = -k\Delta x$
7.1.A.2.i Uma força restauradora é uma força exercida em direção oposta ao deslocamento de um objeto em relação a uma posição de equilíbrio.
7.1.A.2.ii Uma posição de equilíbrio é um local no qual a força resultante exercida sobre um objeto ou sistema é zero.
7.1.A.2.iii O movimento de um pêndulo com pequeno deslocamento angular pode ser modelado como movimento harmônico simples porque o torque restaurador é proporcional ao deslocamento angular.
Fonte: College Board AP Course and Exam Description
Movimento harmônico simples
Movimento harmônico simples 简谐运动 (MHS) é uma oscilação 振动 de vai-e-volta causada por uma força restauradora 回复力 que é proporcional ao deslocamento do equilíbrio e sempre aponta de volta para ele: $F=-kx$. Uma massa em uma mola e (para pequenos ângulos) um pêndulo são os exemplos padrão. Como a força cresce com o deslocamento, o movimento é suave e repetitivo, traçando uma curva senoidal no tempo.
No MHS a aceleração sempre aponta de volta para o equilíbrio, oposta ao deslocamento
O teste para MHS é exatamente este: aceleração proporcional ao deslocamento e oposta em direção, $a=-\dfrac{k}{m}x$. Um pêndulo só obedece isso para oscilações pequenas, onde $\sin\theta\approx\theta$; oscilações grandes não são exatamente MHS.
Uma mola sob carga: a lei de Hooke F = −kx é a força restauradora que produz MHS
7.2
Frequência e Período do MHS
Programa
Objetivo de Aprendizagem 7.2.A: Descrever a frequência e o período de um objeto que exibe MHS.
7.2.A.1 O período do MHS está relacionado à frequência $f$ do movimento do objeto pela seguinte equação:
Equação:$T = \dfrac{1}{f}$
7.2.A.1.i O período de um oscilador objeto-mola ideal é dado pela equação $T_s = 2\pi\sqrt{\dfrac{m}{k}}$.
7.2.A.1.ii O período de um pêndulo simples deslocado por um ângulo pequeno é dado pela equação $T_p = 2\pi\sqrt{\dfrac{\ell}{g}}$.
Fonte: College Board AP Course and Exam Description
O período 周期$T$ é o tempo para um ciclo completo.
A frequência 频率$f=\dfrac{1}{T}$ é ciclos por segundo (hertz).
Para o MHS, estas dependem apenas do sistema, não da amplitude:
Note que a amplitude nunca entrou — uma oscilação larga ou estreita mantém o mesmo tempo, o que torna os pêndulos bons relógios.
Diapasões: um diapasão mais longo e pesado vibra mais lentamente, produzindo uma frequência mais baixa
Explorar
Meça o período de oscilação de um pêndulo
O período de um pêndulo depende de seu comprimento e da gravidade, não de sua massa ou amplitude (pequena): $T=2\pi\sqrt{L/g}$. Alongue-o e cada oscilação levará mais tempo.
7.3
Representando e Analisando MHS
Programa
Objetivo de Aprendizagem 7.3.A: Descrever o deslocamento, a velocidade e a aceleração de um objeto que exibe MHS.
7.3.A.1 Para um objeto que exibe MHS, o deslocamento desse objeto medido em relação à sua posição de equilíbrio pode ser representado pelas equações $x = A\cos(2\pi ft)$ ou $x = A\sin(2\pi ft)$.
7.3.A.1.i Mínimos, máximos e zeros de deslocamento, velocidade e aceleração são características do movimento harmônico.
7.3.A.1.ii Reconhecer as posições ou instantes nos quais o deslocamento, a velocidade e a aceleração para o MHS apresentam extremos ou zeros pode ajudar a descrever qualitativamente o comportamento do movimento.
7.3.A.2 Alterar a amplitude de um sistema que exibe MHS não alterará o período desse sistema.
7.3.A.3 As propriedades do MHS podem ser determinadas e analisadas usando representações gráficas.
Fonte: College Board AP Course and Exam Description
O deslocamento varia sinusoidalmente: $x(t)=A\cos(\omega t)$ (ou seno), onde $A$ é a amplitude 振幅 (deslocamento máximo) e $\omega=2\pi f$ é a frequência angular 角频率. Lendo o movimento:
O deslocamento varia sinusoidalmente com o tempo no movimento harmônico simples
Nos extremos ($x=\pm A$): o deslocamento e a força restauradora são máximos, então a aceleração é máxima, mas a velocidade é zero.
No equilíbrio 平衡 ($x=0$): a força e a aceleração são zero, mas a velocidade é máxima.
A velocidade e a aceleração também são sinusoidais, defasadas em fase 相位 em relação ao deslocamento — a velocidade antecipa o deslocamento em um quarto de ciclo, e a aceleração é exatamente oposta ao deslocamento.
Deslocamento, velocidade e aceleração no MHS, cada um separado por um quarto de ciclo
Leia a figura como uma história: onde $x$ é maior (ponto de virada), $v$ acabou de cair para zero e $a$ está em seu valor mais negativo, puxando a massa de volta; um quarto de ciclo depois a massa passa pelo meio na velocidade máxima com aceleração zero.
Nos extremos é toda potencial; no equilíbrio é toda cinética (velocidade máxima). Como $E\propto A^2$, dobrar a amplitude quadruplica a energia.
Energia cinética e potencial trocam-se ao longo de um ciclo enquanto a energia total permanece constante
Exemplo resolvido. Uma massa $0.50\ \text{kg}$ em uma mola de rigidez $k=200\ \text{N/m}$ oscila com amplitude $A=0.10\ \text{m}$. Encontre sua velocidade máxima. Toda a energia é cinética no ponto de equilíbrio, então $\tfrac12 kA^2=\tfrac12 mv_{\max}^2$:
O método energético é mais rápido do que acompanhar as funções senoidais quando você precisa apenas da velocidade máxima.
Explorar
Troque energia cinética e potencial no MHS
No movimento harmônico simples, a energia oscila entre cinética (máxima no centro) e potencial (máxima nas extremidades), enquanto o total permanece constante.
7.4
Dicas de prova
Teste para MHS: a aceleração deve ser proporcional ao deslocamento e direcionada de volta para o centro ($a=-\tfrac{k}{m}x$).
O período não depende da amplitude — use $T=2\pi\sqrt{m/k}$ (mola) ou $T=2\pi\sqrt{L/g}$ (pêndulo, pequenos ângulos).
A velocidade é máxima no centro (toda cinética) e zero nas extremidades (toda potencial); a aceleração é máxima nas extremidades.
Use a energia ($\tfrac12 kA^2 = \tfrac12 kx^2 + \tfrac12 mv^2$) para encontrar a velocidade máxima rapidamente: $v_{\max}=A\sqrt{k/m}$.
Energia total $\propto A^2$, então dobrar a amplitude quadruplica a energia.
Objetivo de Aprendizagem 8.1.A: Descrever as propriedades de um fluido.
8.1.A.1 Propriedades distintivas de sólidos, líquidos e gases decorrem das interações variadas entre átomos e moléculas.
8.1.A.2 Um fluido é uma substância que não possui forma fixa.
8.1.A.3 Fluidos podem ser caracterizados por sua densidade. A densidade é definida como uma razão entre massa e volume.
Equação:$\rho = \dfrac{m}{V}$
8.1.A.4 Um fluido ideal é incompressível e não possui viscosidade.
Fonte: College Board AP Course and Exam Description
As diferenças entre sólidos, líquidos e gases vêm da intensidade com que suas partículas interagem. Um fluido 流体 (líquido ou gás) não tem forma fixa — ele flui porque suas partículas passam umas pelas outras. Densidade 密度 é massa por unidade de volume:
$$\rho=\frac{m}{V}.$$
Depende da substância e de seu estado. Um objeto afunda ou flutua dependendo de como sua densidade se compara com a do fluido circundante — menos denso flutua, mais denso afunda. Um fluido ideal 理想流体 é incompressível 不可压缩 (densidade constante, independentemente da pressão) e não tem viscosidade 黏度 (atrito interno) — o modelo AP usa em toda parte.
Explorar
Flutue ou afunde pela densidade
Um objeto flutua se for menos denso que o fluido. Altere a densidade e observe-o subir mais ou afundar, deslocando seu próprio peso em fluido.
Objetivo de Aprendizagem 8.2.A: Descrever a pressão exercida sobre uma superfície por uma dada força.
8.2.A.1 Pressão é definida como a magnitude da componente perpendicular da força exercida por unidade de área sobre uma dada área superficial, conforme descrito pela equação
Equação:$P = \dfrac{F_\perp}{A}$
8.2.A.2 Pressão é uma grandeza escalar.
8.2.A.3 O volume e a densidade de uma dada quantidade de um fluido incompressível são constantes independentemente da pressão exercida sobre esse fluido.
Objetivo de Aprendizagem 8.2.B: Descrever a pressão exercida por um fluido.
8.2.B.1 A pressão exercida por um fluido é o resultado do conjunto de interações entre as partículas constituintes do fluido e a superfície com a qual essas partículas interagem.
8.2.B.2 A pressão absoluta de um fluido em um ponto dado é igual à soma de uma pressão de referência $P_0$, como a pressão atmosférica $P_{\text{atm}}$, e a pressão manométrica $P_{\text{gauge}}$.
Equação:$P = P_0 + \rho g h$
8.2.B.3 A pressão manométrica de uma coluna vertical de fluido é descrita pela equação
Equação:$P_{\text{gauge}} = \rho g h$
Fonte: College Board AP Course and Exam Description
Pressão 压强 é a força perpendicular por unidade de área, uma escalar 标量 medida em pascals (Pa):
$$P=\frac{F_\perp}{A}.$$
Em um fluido em repouso, a pressão aumenta com a profundidade 深度 devido ao peso do fluido acima:
$$P=P_0+\rho g h,$$
onde $P_0$ é a pressão na superfície e $h$ é a profundidade. A pressão age igualmente em todas as direções em um ponto e empurra perpendicularmente a qualquer superfície.
Macacos hidráulicos: a pressão aplicada a um pistão pequeno é transmitida sem diminuição através do fluido para um grande, permitindo que uma pequena força levante um carro
Distinga as duas pressões que o AP pede: a pressão manométrica 表压 é a pressão extra que a coluna de fluido adiciona, $P_{\text{gauge}}=\rho g h$, enquanto a pressão absoluta 绝对压强 é o total, $P=P_0+P_{\text{gauge}}$ (com $P_0$ geralmente sendo a atmosférica). Um medidor de pneu marcando "$200\ \text{kPa}$" é pressão manométrica; o ar dentro está realmente em cerca de $300\ \text{kPa}$ absoluto.
O peso de uma coluna de líquido define a pressão extra em uma profundidade
Exemplo resolvido. Encontre a pressão total sobre um mergulhador $10\ \text{m}$ abaixo da superfície da água ($\rho=1000\ \text{kg/m}^3$, pressão na superfície $P_0=1.0\times10^{5}\ \text{Pa}$):
$$P=P_0+\rho g h=1.0\times10^{5}+1000\times9.8\times10=1.98\times10^{5}\ \text{Pa}.$$
Cada $10\ \text{m}$ de água adiciona aproximadamente uma atmosfera extra de pressão. Note que a pressão não depende da forma ou largura do recipiente, apenas da profundidade.
Um barômetro aneroide mede a pressão do ar com uma caixa de metal selada que se flexiona conforme a pressão externa muda
Objetivo de Aprendizagem 8.3.A: Descrever as condições sob as quais a velocidade de um fluido muda.
8.3.A.1 As leis de Newton podem ser usadas para descrever o movimento de partículas dentro de um fluido.
8.3.A.2 O comportamento macroscópico de um fluido é resultado das interações internas entre as partículas constituintes do fluido e das forças externas exercidas sobre o fluido.
Objetivo de Aprendizagem 8.3.B: Descrever a força de empuxo exercida sobre um objeto interagindo com um fluido.
8.3.B.1 A força de empuxo é uma força líquida para cima exercida sobre um objeto por um fluido.
8.3.B.2 A força de empuxo exercida sobre um objeto por um fluido é resultado das forças coletivas exercidas sobre o objeto pelas partículas que compõem o fluido.
8.3.B.3 A magnitude da força de empuxo exercida sobre um objeto por um fluido é equivalente ao peso do fluido deslocado pelo objeto.
Equação:$F_b = \rho V g$
Fonte: College Board AP Course and Exam Description
Empuxo: flutuar ou afundar
Um objeto em um fluido sente uma força de empuxo 浮力 ascendente igual ao peso do fluido que ele desloca — Princípio de Arquimedes 阿基米德原理:
Combine isso com as leis de Newton: o objeto flutua quando o empuxo equilibra o peso, afunda quando o peso vence, e sobe quando o empuxo vence. Um objeto flutuante desloca exatamente seu próprio peso de fluido.
Exemplo resolvido. Um bloco de densidade $600\ \text{kg/m}^3$ flutua na água ($1000\ \text{kg/m}^3$). Que fração está submersa? Para flutuação, a força de empuxo é igual ao peso, então $\rho_{\text{fluid}}\,g\,V_{\text{sub}}=\rho_{\text{object}}\,g\,V$:
Então $60\%$ fica abaixo da água — a mesma razão pela qual a maior parte de um iceberg (densidade $\approx 900$) fica escondido debaixo d'água.
8.4
Fluidos e Leis de Conservação
Programa
Objetivo de Aprendizagem 8.4.A: Descrever o fluxo de um fluido incompressível através de uma área transversal usando a conservação de massa.
8.4.A.1 Uma diferença de pressão entre dois locais causa o fluxo de um fluido.
8.4.A.1.i A taxa na qual a matéria entra em um tubo preenchido com fluido aberto em ambas as extremidades deve ser igual à taxa na qual a matéria sai do tubo.
8.4.A.1.ii A taxa na qual a matéria flui para um local é proporcional à área transversal do fluxo e à velocidade com que o fluido flui.
Equação derivada:$\dfrac{V}{t} = A v$
8.4.A.2 A equação da continuidade para o fluxo de fluidos descreve a conservação da vazão mássica em fluidos incompressíveis.
Equação:$A_1 v_1 = A_2 v_2$
Fonte: College Board AP Course and Exam Description
Para um fluido ideal em escoamento estacionário, dois princípios de conservação se aplicam:
O empuxo surge porque a pressão na parte inferior de um objeto excede a pressão na parte superior
Continuidade 连续性 (conservação da massa): a vazão volumétrica é constante, então $A_1 v_1 = A_2 v_2$. Um tubo mais estreito força um fluxo mais rápido.
Equação de Bernoulli 伯努利方程 (conservação de energia por volume): ao longo de uma linha de corrente,
$$P+\tfrac{1}{2}\rho v^2+\rho g y = \text{constant}.$$
Juntos, eles explicam por que a velocidade do fluido aumenta e sua pressão diminui onde o tubo se estreita ou onde o fluxo é mais rápido.
Onde o tubo se estreita, o fluido acelera (continuidade) e sua pressão cai (Bernoulli)
Exemplo resolvido. A água flui a $2.0\ \text{m/s}$ através de um tubo com área transversal $0.010\ \text{m}^2$, depois entra em uma seção mais estreita de $0.0040\ \text{m}^2$. Pela continuidade, a velocidade lá é
Pela equação de Bernoulli, esse fluxo mais rápido está sob pressão menor — o efeito que levanta a asa de um avião e aproxima dois navios que passam.
Habilidade para prova. Escolha a lei certa baseada nas mudanças. Se o tubo muda de largura, comece com a continuidade ($A_1v_1=A_2v_2$) para obter as velocidades; se você precisar de pressão depois, insira essas velocidades em Bernoulli. Atenção ao termo de altura $\rho g y$ apenas quando o tubo também mudar de nível.
8.4
Dicas de prova
Pressão com profundidade é $P=P_0+\rho g h$ — depende apenas da profundade, não da forma ou largura do recipiente.
Força de empuxo = peso do fluido deslocado ($\rho_{\text{fluid}}\,gV_{\text{disp}}$); um objeto flutuante desloca seu próprio peso, então a fração submersa é $\rho_{\text{object}}/\rho_{\text{fluid}}$.
Compare densidades para prever flutuação vs afundamento; um objeto flutuante está em equilíbrio (empuxo = peso), não é sem peso.
Use continuidade$A_1v_1=A_2v_2$: um tubo mais estreito significa fluxo mais rápido.
Bernoulli: onde um fluido flui mais rápido, sua pressão é menor (levantamento de asas, neblina).