Este material cobre o Tema 1: Matemática Pura Avançada 1. Introduz novo álgebra, matrizes, coordenadas polares, mais vetores e prova por indução.
Matemática Pura 1
Matemática Avançada A-Level · Tópico 1
 14:28
Matemática Pura 1
Aqui está uma equação cúbica, cruzando o eixo em três raízes. Encontrar essas raízes exatamente pode ser difícil — ou até impossível à mão. Mas aqui está uma bela…
Narração em inglês · legendas em inglês e 中文 que você pode alternar
1.1
Raízes de equações polinomiais
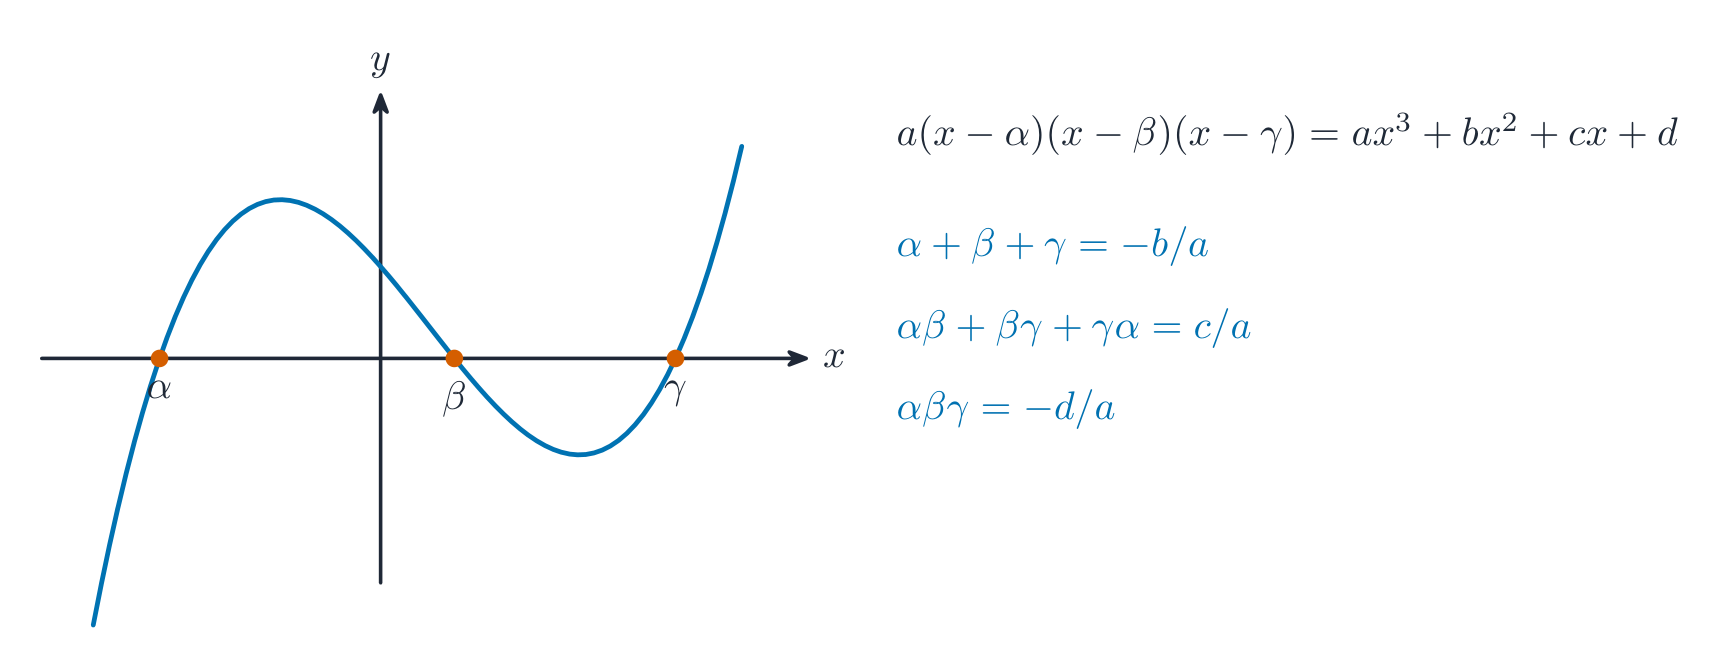
Programa
| Os candidatos devem ser capazes de: | Notas e exemplos |
|---|---|
| • recordar e usar as relações entre as raízes e os coeficientes de equações polinomiais | p.ex. para avaliar funções simétricas das raízes ou resolver problemas envolvendo coeficientes desconhecidos em equações; restrito apenas a equações de grau 2, 3 ou 4. |
| • usar uma substituição para obter uma equação cujas raízes estão relacionadas de forma simples às da equação original | Substituições não serão fornecidas para os casos mais fáceis, p.ex. onde as novas raízes são recíprocas ou quadrados ou uma função linear simples das raízes antigas. |
Fonte: Programa Cambridge International
Antes de confiar nas raízes calculadas por um programa, verifique sua soma e produto contra os coeficientes do polinômio armazenado. Essas relações também fornecem somas úteis quando encontrar as raízes individuais seria difícil. Uma raiz torna o polinômio igual a zero. Conte raízes repetidas com suas multiplicidades e inclua raízes complexas; um gráfico real mostra apenas as reais. As relações aqui aplicam-se aos graus 2, 3 e 4, sempre com coeficiente líder não nulo.
Derive as relações a partir dos fatores
Desenvolva $a(x-\alpha)(x-\beta)$ e compare os coeficientes com $ax^2+bx+c$. Isso resulta
$$\alpha+\beta=-\frac ba,\qquad \alpha\beta=\frac ca.$$
Para $ax^3+bx^2+cx+d=0$ com raízes $\alpha,\beta,\gamma$, o desenvolvimento similarmente resulta
$$e_1=\alpha+\beta+\gamma=-\frac ba,$$
$$e_2=\alpha\beta+\alpha\gamma+\beta\gamma=\frac ca,\qquad e_3=\alpha\beta\gamma=-\frac da.$$
Os sinais alternam porque cada fator contém um sinal negativo. Isso não diz que as próprias raízes são negativas. Para $(x-1)^2(x-3)=0$, use a lista $1,1,3$, resultando em $e_1=5,e_2=7,e_3=3$. Contar apenas os dois valores distintos viola as relações dos coeficientes.
Inclua equações quárticas e raízes complexas
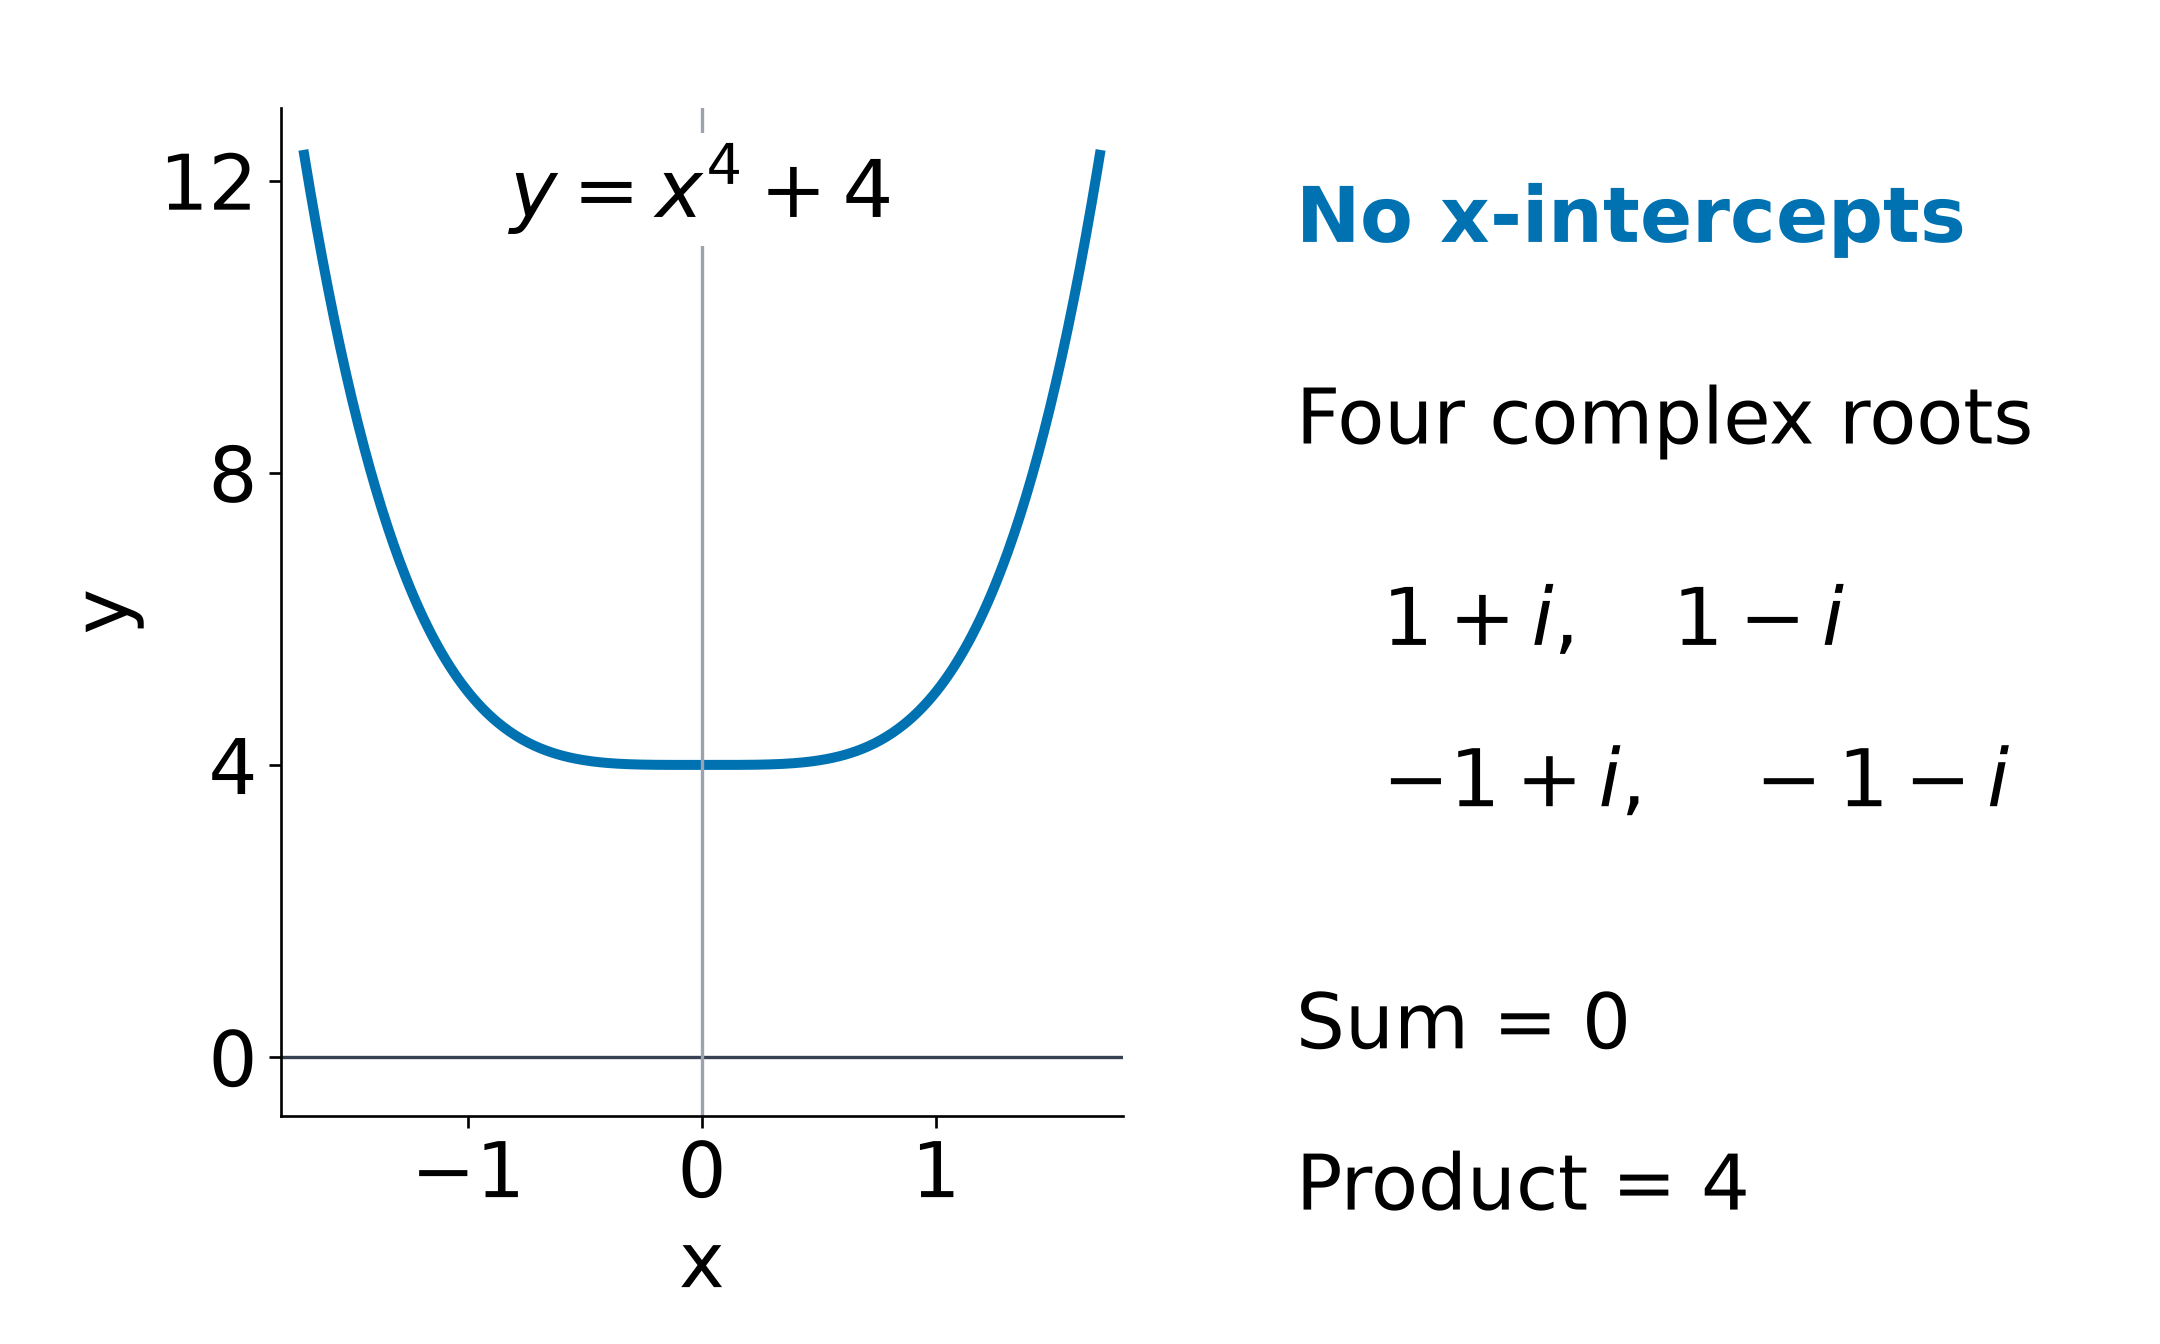
Para uma equação quártica $ax^4+bx^3+cx^2+dx+e=0$, defina $e_1$ como a soma de suas quatro raízes, $e_2$ como a soma de todos os seis pares diferentes, $e_3$ como a soma de todos os quatro ternos diferentes e $e_4$ como seu produto. Então
$$e_1=-\frac ba,\qquad e_2=\frac ca,\qquad e_3=-\frac da,\qquad e_4=\frac ea.$$
Os seis pares são $\alpha\beta,\alpha\gamma,\alpha\delta,\beta\gamma,\beta\delta,\gamma\delta$: conte cada um uma vez. Estas são funções simétricas, inalteradas quando as raízes trocam nomes.
Encontrar somas de potências sem resolver a equação
Escreva $S_k=\alpha^k+\beta^k+\cdots$, incluindo cada raiz com sua multiplicidade. Expandindo os quadrados e cubos da soma das raízes, obtém-se
$$S_2=e_1^2-2e_2,\qquad S_3=e_1^3-3e_1e_2+3e_3.$$
A primeira fórmula funciona para graus 2, 3 e 4; a segunda é apresentada aqui para graus 3 e 4. Para uma soma maior, use a equação satisfeita por cada raiz. Se $x^4+bx^3+cx^2+dx+e=0$, adicione suas quatro equações de raízes:
$$S_4+bS_3+cS_2+dS_1+4e=0.$$
Exemplo resolvido. Para $x^4-2x^3+3x^2-4x+5=0$, as somas simétricas são $2,3,4,5$. Portanto $S_2=4-6=-2$ e $S_3=8-18+12=2$. A equação original então fornece $S_4=2(2)-3(-2)+4(2)-4(5)=-2$. Somas negativas de quadrados são possíveis quando as raízes são complexas.
Recuperar coeficientes desconhecidos a partir de somas dadas
Para um cúbico $x^3+bx^2+cx+d=0$ com coeficiente líder 1, use primeiro $b=-S_1$ e $c=(S_1^2-S_2)/2$. Para ligar o coeficiente restante às somas maiores, adicione as três equações originais de raízes:
$$S_3+bS_2+cS_1+3d=0.$$
Multiplique cada equação de raiz por sua própria raiz e some novamente:
$$S_4+bS_3+cS_2+dS_1=0.$$
A constante contribui com $3d$ na primeira equação, mas com $dS_1$ na segunda. Substitua as somas conhecidas, resolva as equações simultâneas resultantes e verifique em ambas as relações.
Deslocar ou escalar todas as raízes
Para encontrar uma equação com raízes $y=mx+k$, onde $m\ne0$, use a substituição inversa $x=(y-k)/m$. Substitua no polinômio original, elimine os denominadores e agrupe as potências de $y$. Um múltiplo não nulo de uma equação tem as mesmas raízes.
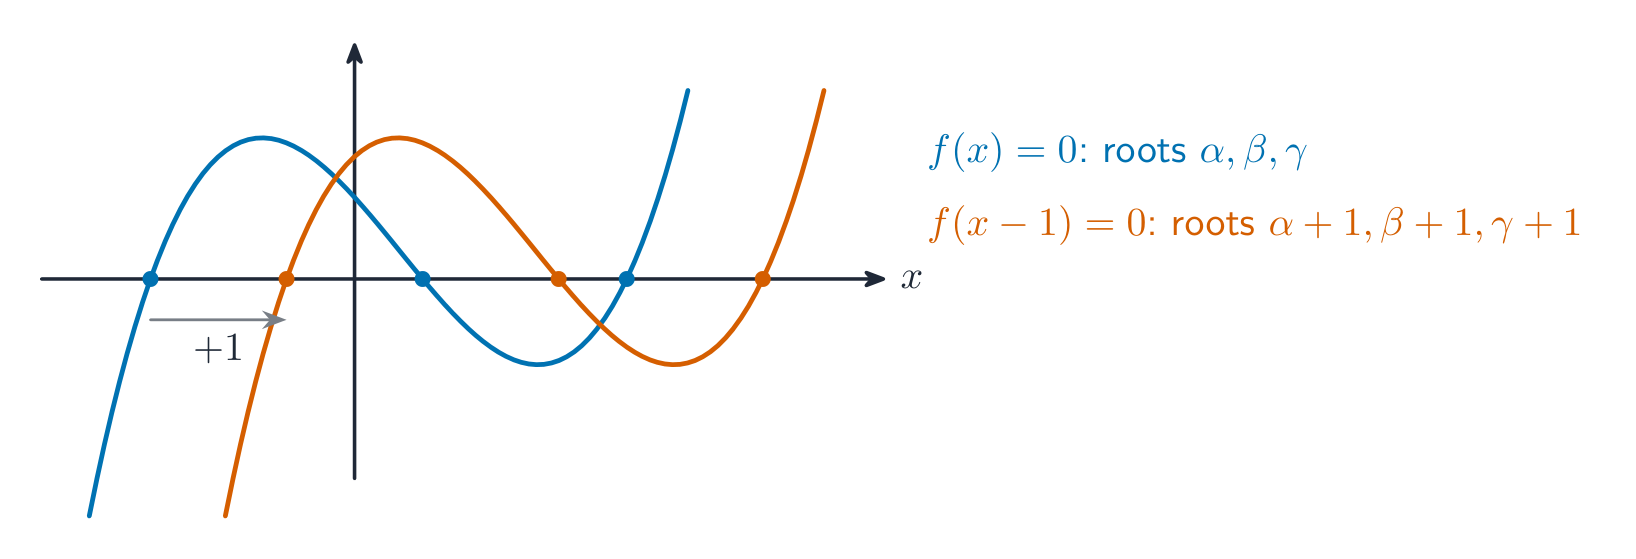
Exemplo resolvido. Seja o polinômio original $P(x)=x^3-3x+1$. Para raízes $2\alpha+1,2\beta+1,2\gamma+1$, coloque $x=(y-1)/2$ e multiplique por 8:
$$(y-1)^3-12(y-1)+8=0,$$
$$y^3-3y^2-9y+19=0.$$
Sua soma de raízes é 3, também $2S_1+3(1)=3$. Para um polinômio de grau-$n$, a verificação de soma correspondente é $mS_1+nk$. Não substitua $2y+1$ quando a variável original deveria ser $(y-1)/2$.
Recíprocos e valores proibidos
Para novas raízes $y=1/x$, coloque $x=1/y$ e multiplique por $y^n$. Verifique se o termo constante original é não nulo: uma raiz zero não tem recíproco. Um cúbico $ax^3+bx^2+cx+d=0$ torna-se $dy^3+cy^2+by+a=0$.
Por exemplo, $2x^3-3x^2+4x-5=0$ fornece a equação de raízes recíprocas $5y^3-4y^2+3y-2=0$. Sua soma de raízes é $4/5$, também $e_2/e_3$. O novo termo constante exclui $y=0$.
Para $y=1/(x-k)$, use $x=k+1/y$ e verifique $P(k)\ne0$ antes de afirmar que toda raiz original tem uma imagem. Eliminar denominadores não define o recíproco de zero.
Elevar ao quadrado as raízes e preservar multiplicidades
Separe um polinômio em suas potências pares e ímpares: $P(x)=E(x^2)+xO(x^2)$. Se $y=x^2$, elimine $x$ escrevendo
$$E(y)^2-yO(y)^2=0.$$
Isso combina os dois sinais possíveis de uma raiz quadrada: um deles resolve a equação original. Se raízes originais diferentes tiverem o mesmo quadrado, mantenha seus fatores repetidos na nova equação.
Exemplo resolvido. Para $x^3-2x^2-x+2=0$, $E(y)=2-2y$ e $O(y)=y-1$. Assim $(2-2y)^2-y(y-1)^2=0$, que se simplifica, até um fator não nulo, para $(y-1)^2(y-4)=0$. As raízes originais $1,-1,2$ tornam-se $1,1,4$. Remover o fator repetido perderia uma raiz transformada.
Simplifique primeiro a transformação de maior grau
Se $x^3+3x-2=0$, cada raiz satisfaz $x^3=2-3x$. Uma nova raiz $y=x^3+1$ é portanto $3-3x$. Use $x=(3-y)/3$ na equação original; multiplicando por 27 e agrupando termos obtém-se $y^3-9y^2+54y-54=0$. Agora use relações de coeficientes nesta nova equação para encontrar somas das potências transformadas.
Explorar
Raízes de um polinômio
y = ax³ + bx² + cx + d
As raízes são onde a curva encontra o eixo x — sua soma e produto ligam-se aos coeficientes.
Vocabulário
Treinar
| English | Português |
|---|---|
| Further Pure Mathematics/ˈfɜːðə pjʊə ˌmæθɪˈmætɪks/ | Álgebra e Cálculo I |
| roots/ruːts/ | raízes |
| coefficients/ˌkəʊɪˈfɪʃənts/ | coeficientes |
| substitution/ˌsʌbstɪˈtjuːʃn/ | substituição |
| rational function/ˈræʃənl ˈfʌŋkʃn/ | função racional |
1.2
Funções racionais e gráficos
Programa
| Os candidatos devem ser capazes de: | Notas e exemplos |
|---|---|
| • esboçar gráficos de funções racionais simples, incluindo a determinação de assíntotas oblíquas, em casos em que o grau do numerador e do denominador são no máximo 2 | Incluindo a determinação do conjunto de valores assumidos pela função, p.ex. pelo uso de um discriminante. O plotagem detalhada de curvas não será exigida, mas os esboços geralmente deverão mostrar características significativas, como pontos de virada, assíntotas e interseções com os eixos. |
| • compreender e usar relações entre os gráficos de $y = f(x)$, $y^2 = f(x)$, $y = \frac{1}{f(x)}$, $y = |f(x)|$ e $y = f(|x|)$ | Incluindo o uso desses gráficos esquemáticos no curso de resolução de equações ou inequações. |
Fonte: Programa Cambridge International
Verifique uma curva ajustada antes de confiá-la
Um programa pode ajustar uma razão de dois polinômios aos dados. Seu gráfico pode parecer suave na tela, ocultando uma entrada excluída ou um ramo separado. Para uma função racional $f(x)=P(x)/Q(x)$, comece com o denominador original: exija $Q(x)\ne0$. Em seguida, encontre os recursos que um esboço deve mostrar.
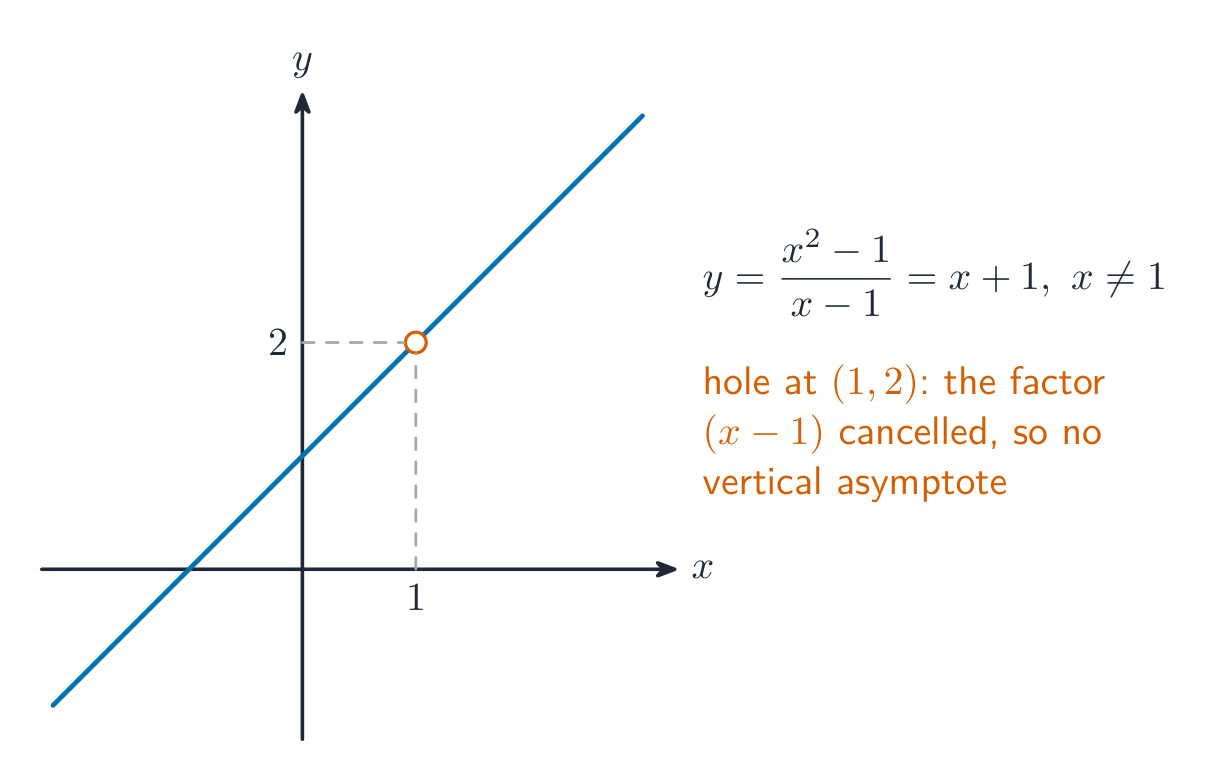
Uma entrada excluída pode ser um buraco
Um denominador zero dá uma assíntota vertical apenas quando a expressão restante torna-se ilimitada ali. Fatore primeiro; a cancelamento pode deixar em vez disso um ponto ausente. Para $f(x)=(x^2-1)/(x-1)=x+1$, a restrição original $x\ne1$ permanece. Desenhe a linha com um ponto aberto em $(1,2)$, não uma assíntota vertical. Um zero do numerador é um intercepto apenas se o denominador original for não-zero ali.
Assíntotas a partir do grau e da divisão
Após o cancelamento, compare os graus: um numerador de menor grau dá limite horizontal 0; graus iguais dão a razão dos coeficientes dominantes. Uma assíntota oblíqua é uma linha inclinada, logo o grau do numerador deve ser exatamente um maior. Divida para obter o quociente mais o resto sobre o denominador. Para $(x^2-1)/(x-2)$, isso é $x+2+3/(x-2)$. Assim $y=x+2$ é o limite inclinado conforme $x\to\pm\infty$; $x=2$ é vertical.
Uma assíntota horizontal ou oblíqua descreve comportamento distante; pode ser cruzada em uma entrada finita. Para $f(x)=(x^2+x)/(x^2+1)$, a assíntota horizontal é $y=1$, e $f(1)=1$.
Pontos de inflexão e um esboço completo
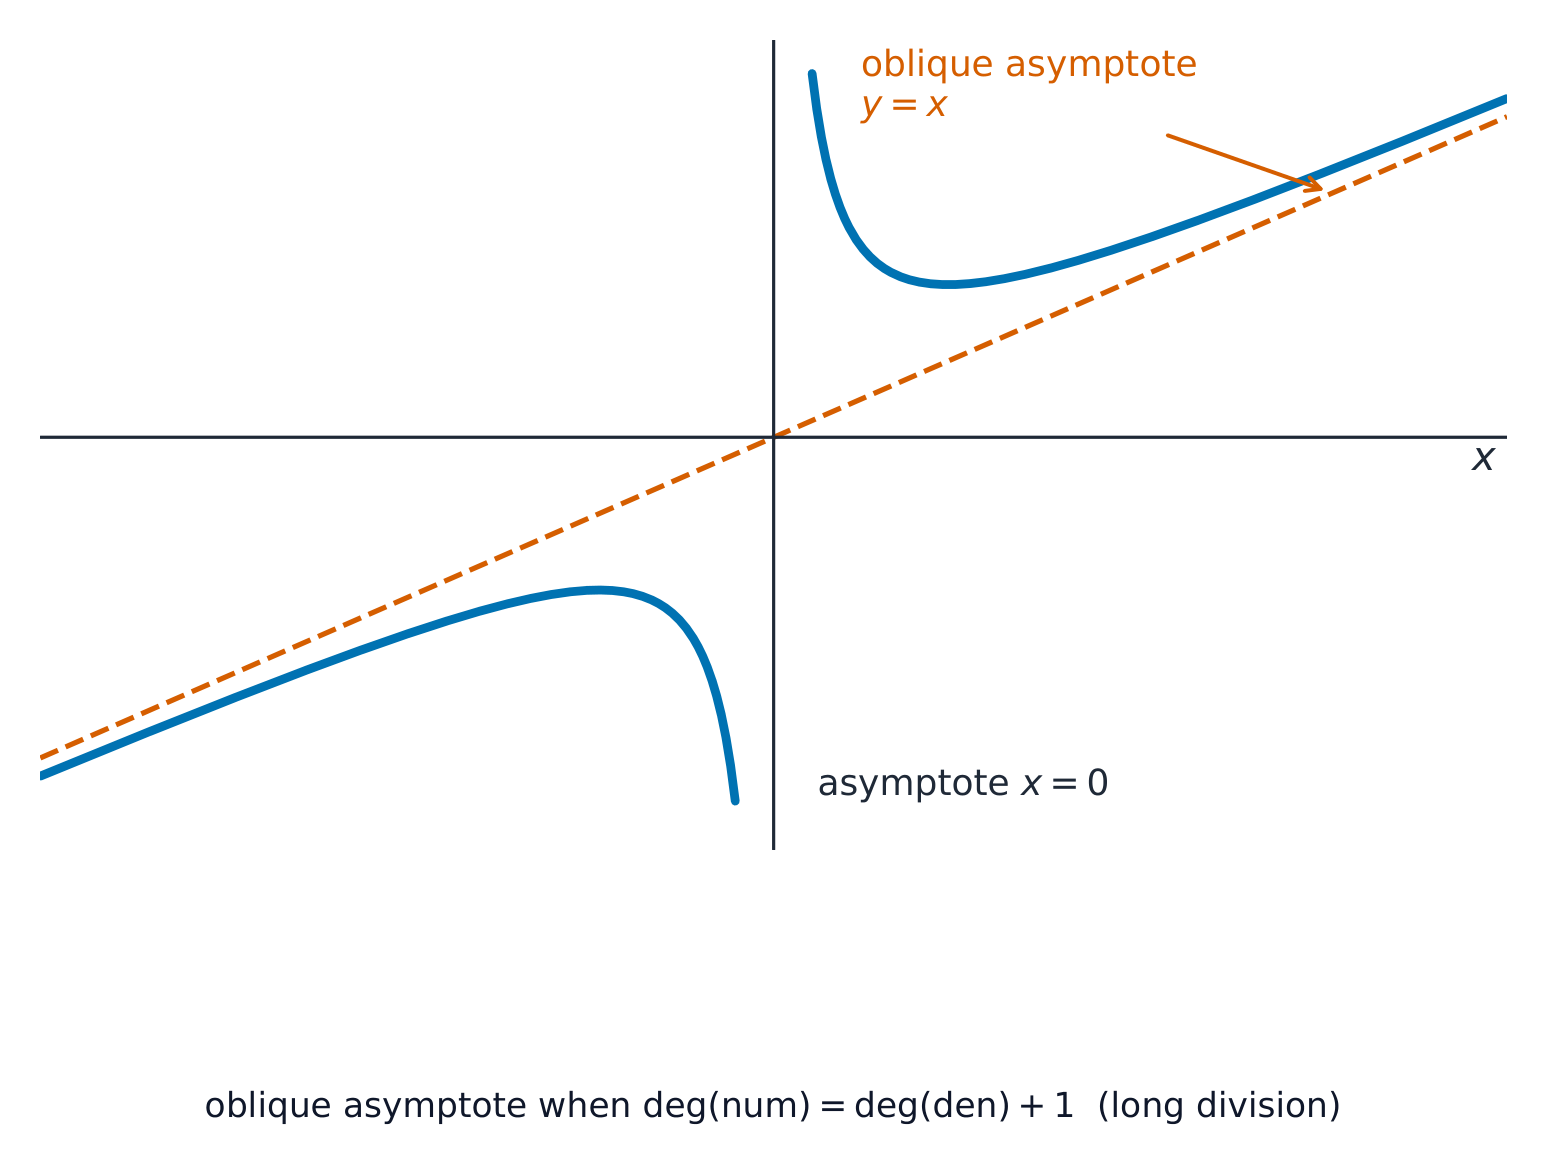
Para $f(x)=x+1/x$, $x\ne0$, $f'(x)=1-1/x^2$. Os pontos de virada são $(-1,-2)$, um máximo local, e $(1,2)$, um mínimo local, conforme a derivada muda de sinal. Não há interseções com os eixos. Desenhe ambos os ramos com assíntota vertical $x=0$ e assíntota oblíqua $y=x$. O ramo esquerdo fica abaixo da linha oblíqua e o direito acima dela. Perto de zero, o ramo esquerdo cai para $-\infty$ e o direito sobe para $+\infty$.
Verifique se existem pontos estacionários
Para $h(x)=(x+1)/(x^2+2x-2)$, a regra do quociente fornece
$$h'(x)=-\frac{(x+1)^2+3}{(x^2+2x-2)^2}.$$
O numerador dentro do sinal de menos é positivo, e o denominador é positivo em toda entrada permitida. Portanto a derivada nunca se anula. Não há pontos estacionários, e cada intervalo de domínio separado tem um ramo decrescente; não una ramos através de um polo.
Prove o conjunto imagem com um discriminante
Reorganize $y=x+1/x$ como $x^2-yx+1=0$. Existe uma entrada real exatamente quando seu discriminante satisfaz $y^2-4\ge0$. O conjunto imagem é $y\le-2$ ou $y\ge2$, incluindo ambos os valores de virada. Verifique exclusões e qualquer caso em que a equação deixe de ser quadrática. Para $y=x/(x^2+1)$, o rearranjo resulta em $yx^2-x+y=0$. Em $y=0$, esta é a equação linear válida $x=0$; não descarte esse valor do intervalo.
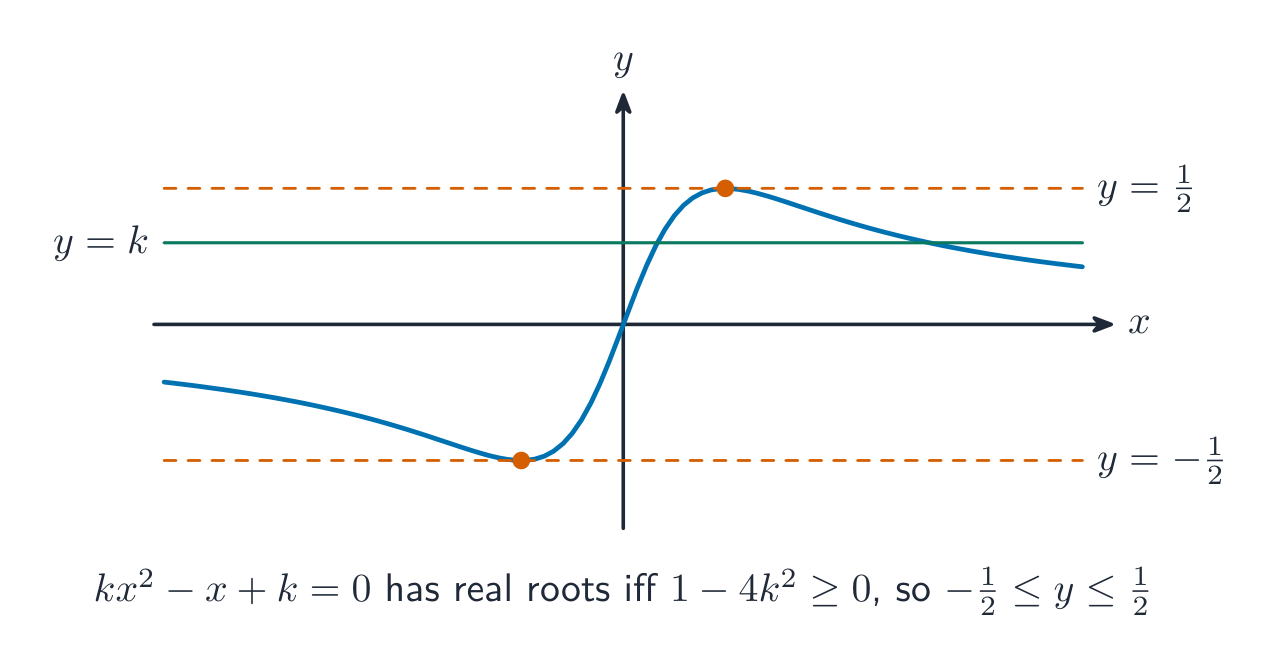
Para a segunda função, $1-4y^2\ge0$ resulta em $-1/2\le y\le1/2$. Seu denominador nunca é zero para reais $x$, portanto todos esses valores ocorrem, incluindo $0$ e as duas extremidades.
Alterar a saída: módulo e recíproco
Considere $f(x)=(x-1)/(x+1)$. Para $y=|f(x)|$, mantenha as partes não negativas e reflita as partes negativas acima do eixo $x$. A exclusão $x=-1$ permanece. Seu único zero é $x=1$. Para $y=1/f(x)=(x+1)/(x-1)$, exclua tanto $x=-1$ quanto $x=1$: o primeiro nunca esteve no domínio original e o segundo torna o recíproco indefinido. Há um buraco em $(-1,0)$ e uma assíntota vertical em $x=1$; o buraco não é um zero.
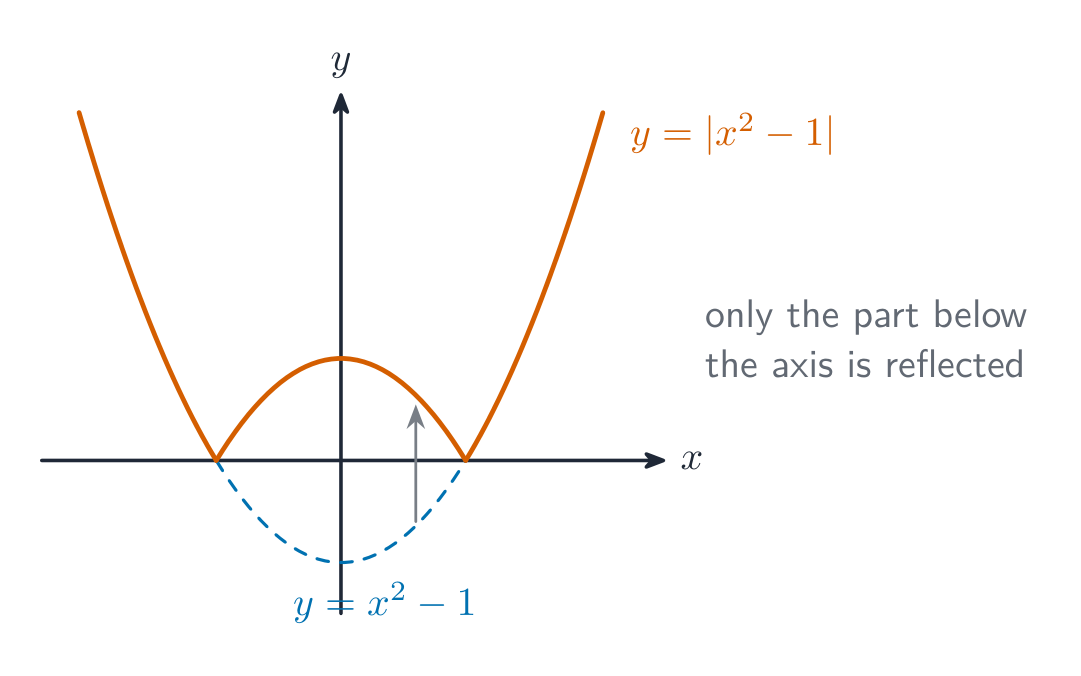
Alterar a entrada ou elevar a saída ao quadrado
Para $f(|x|)$, mantenha a metade direita original e reflita-a através do eixo $y$. Aqui, o denominador $|x|+1$ nunca se anula; o contradomínio é $[-1,1)$, com zeros em $x=\pm1$ e um canto em $(0,-1)$. Tal canto não é automático: se a inclinação original da metade direita em zero for zero, a junção pode ser suave. Para $y^2=f(x)$, mantenha apenas entradas originais onde $f(x)\ge0$, depois trace ambos $y=\sqrt{f(x)}$ e $y=-\sqrt{f(x)}$. Aqui $x<-1$ ou $x\ge1$; os dois ramos se encontram em $(1,0)$, e não existe gráfico para $-1<x<1$.
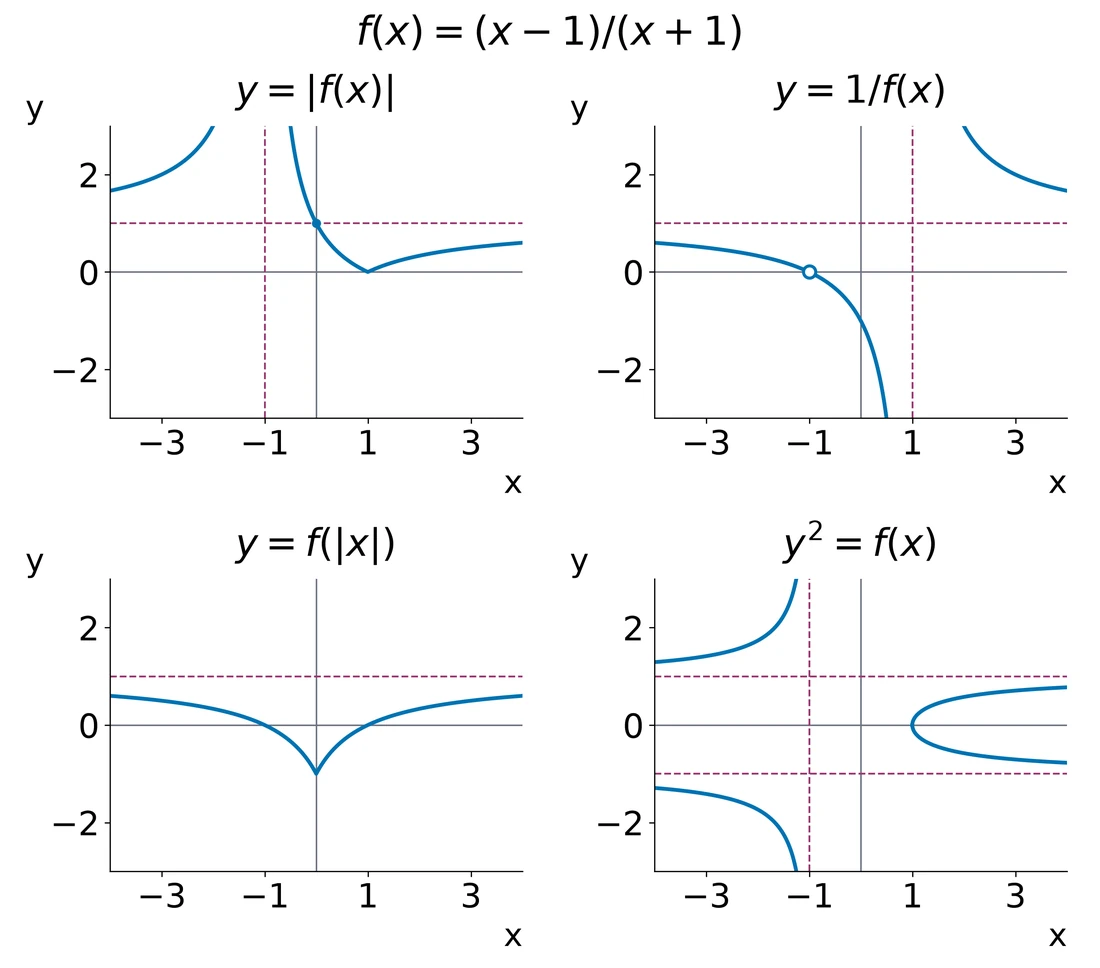
Para uma junção suave contrastante, considere $h(x)=(x^2+4x+8)/(x+2)$. Como $h(0)=4$ e $h'(0)=0$, refletir a metade direita dá inclinações correspondentes 0 em ambos os lados: $h(|x|)$ é suave em $(0,4)$.
Resolver desigualdades a partir de fronteiras e ramos
Para resolver $|(x-1)/(x+1)|<2$, encontre onde $f=2$ e $f=-2$: as entradas de fronteira são $-3$ e $-1/3$. Inclua o polo $-1$ no diagrama de sinal ou ramo. Teste os intervalos separados por esses valores. A resposta é $x<-3$ ou $x>-1/3$, com extremidades estritas excluídas. Não multiplique uma desigualdade por $x+1$ sem antes decidir seu sinal; multiplicar por $(x+1)^2$ é seguro apenas após excluir $x=-1$.
Usar simetria para resolver uma desigualdade de módulo na entrada
Para $f(|x|)<1/2$, defina $t=|x|\ge0$. Então $(t-1)/(t+1)<1/2$ tem denominador positivo e resulta em $t<3$. Traduza de volta para $-3<x<3$. O valor zero está incluído. Se um cálculo quadrático produzir uma fronteira negativa para $t$, ela não pode ser um valor de $|x|$; inspecione a semi-reta permitida antes de refletir o resultado.
Construir o esboço a partir de evidências
Registre o domínio, interseções, assíntotas, coordenadas estacionárias e comportamento unilateral. Use um cálculo de contradomínio para confirmar quais lacunas verticais são reais; uma assíntota horizontal não precisa ser um valor de saída excluído. Para um gráfico relacionado, declare o novo domínio antes de desenhar. Para uma desigualdade, marque todas as fronteiras e polos, teste os ramos e preserve as extremidades estritas ou inclusivas.
Explorar
Funções racionais
y = a/(x − b) + c
Uma função racional possui assíntotas que a curva aproxima, mas nunca toca.
Vocabulário
Treinar
| English | Português |
|---|---|
| oblique asymptote/əˈbliːk ˈæsɪmptəʊt/ | assíntota oblíqua |
| method of differences/ˈmeθəd ɒv ˈdɪfrənsɪz/ | método das diferenças |
| discriminant/dɪˈskrɪmɪnənt/ | discriminante |
| turning points/ˈtɜːnɪŋ pɔɪnts/ | pontos de viragem |
| partial fractions/ˈpɑːʃl ˈfrækʃnz/ | frações parciais |
| rotation/rəʊˈteɪʃn/ | rotação |
| reflection/rɪˈflekʃn/ | reflexão |
| enlargement/enˈlɑːdʒmənt/ | ampliação |
| stretch/stretʃ/ | estiramento |
| shear/ʃɪə/ | cisalhamento |
| quartic equation/ˈkwɔːtɪk ɪˈkweɪʒn/ | equação quártica |
| polynomial/ˌpɒlɪˈnəʊmɪəl/ | polinômio |
| vertical asymptote/ˈvɜːtɪkl ˈæsɪmptəʊt/ | assíntota vertical |
| denominator/dɪˈnɒmɪneɪtə/ | denominador |
| quotient/ˈkwəʊʃənt/ | quociente |
| remainder/rɪˈmeɪndə/ | resto |
| summation/sʌˈmeɪʃn/ | soma |
| telescope/ˈtelɪskəʊp/ | telescópio |
| minor/ˈmaɪnə/ | menor |
| cofactor/ˈkəʊˌfæktə/ | cofator |
| rotational symmetry/rəʊˈteɪʃənl ˈsɪmətri/ | simetria rotacional |
| pole/pəʊl/ | polo |
| initial line/ɪˈnɪʃl laɪn/ | reta inicial |
1.3
Soma de séries
Programa
| Os candidatos devem ser capazes de: | Notas e exemplos |
|---|---|
| • usar os resultados padrão para $\sum r$, $\sum r^2$, $\sum r^3$ para encontrar somas relacionadas | |
| • usar o método das diferenças para obter a soma de uma série finita | O uso de frações parciais para expressar um termo geral em uma forma adequada pode ser necessário. |
| • reconhecer, por consideração direta de uma soma até $n$ termos, quando uma série é convergente, e encontrar a soma infinita nesses casos |
Fonte: Programa Cambridge International
Contar trabalho sem somar cada etapa
Um algoritmo executa $r^2$ operações na etapa $r$. Para estimar seu trabalho total após milhares de etapas, precisamos de uma expressão para toda a soma. Somatório pode combinar fórmulas padrão ou cancelar termos deslocados. Um total infinito requer verificação separada: uma fórmula finita sozinha não prova convergência.
Somas padrão e seus limites
Para um inteiro positivo $n$, os resultados padrão são:
$$\sum_{r=1}^n r=\frac{n(n+1)}2,\qquad
\sum_{r=1}^n r^2=\frac{n(n+1)(2n+1)}6,$$
$$\sum_{r=1}^n r^3=\left(\frac{n(n+1)}2\right)^2.$$
Os limites importam: $\sum_{r=1}^n1=n$, mas não $\sum_{r=0}^n1=n+1$. Verifique o número de termos antes de aplicar uma fórmula. A identidade do cubo usa inteiros consecutivos a partir de 1; ela não é válida para listas arbitrárias de números.
Expanda primeiro, depois some cada parte
Para $\sum_{r=1}^n(2r+1)(r+2)$, expanda para $2r^2+5r+2$. O resultado é $2\sum r^2+5\sum r+2n$. Substitua os resultados padrão e simplifique:
$$\sum_{r=1}^n(2r+1)(r+2)=\frac{n(4n^2+21n+29)}6.$$
Em $n=2$, os termos originais são $3\times3$ e $5\times4$, totalizando 29. A fórmula também dá $2(16+42+29)/6=29$. Uma verificação para pequenos $n$ captura constantes ausentes e erros de índice.
Altere o índice inicial ou final
Se $F(m)=\sum_{r=1}^m u_r$, então $\sum_{r=p}^q u_r=F(q)-F(p-1)$. O último termo removido é $p-1$, não $p$. Para $\sum_{r=0}^n(r+1)^2$, substitua por $k=r+1$. Os novos limites são $1$ e $n+1$, portanto a soma é $(n+1)(n+2)(2n+3)/6$. Altere tanto os limites quanto a expressão.
Método das diferenças
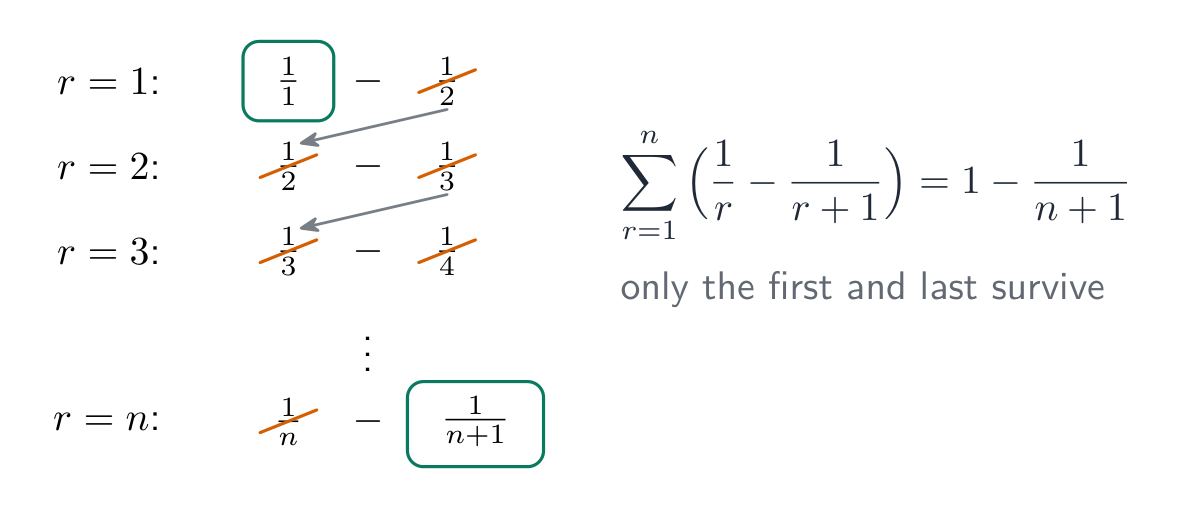
Escreva um termo como $F(r)-F(r+1)$, depois mostre os primeiros termos e o último. Os termos intermediários telescópam, restando apenas os valores dos limites $F(1)-F(n+1)$. Um deslocamento mais amplo deixa mais termos de fronteira. Para $F(r)-F(r+2)$, sobrevivem dois termos iniciais e dois finais:
$$\sum_{r=1}^n(F(r)-F(r+2))=F(1)+F(2)-F(n+1)-F(n+2).$$
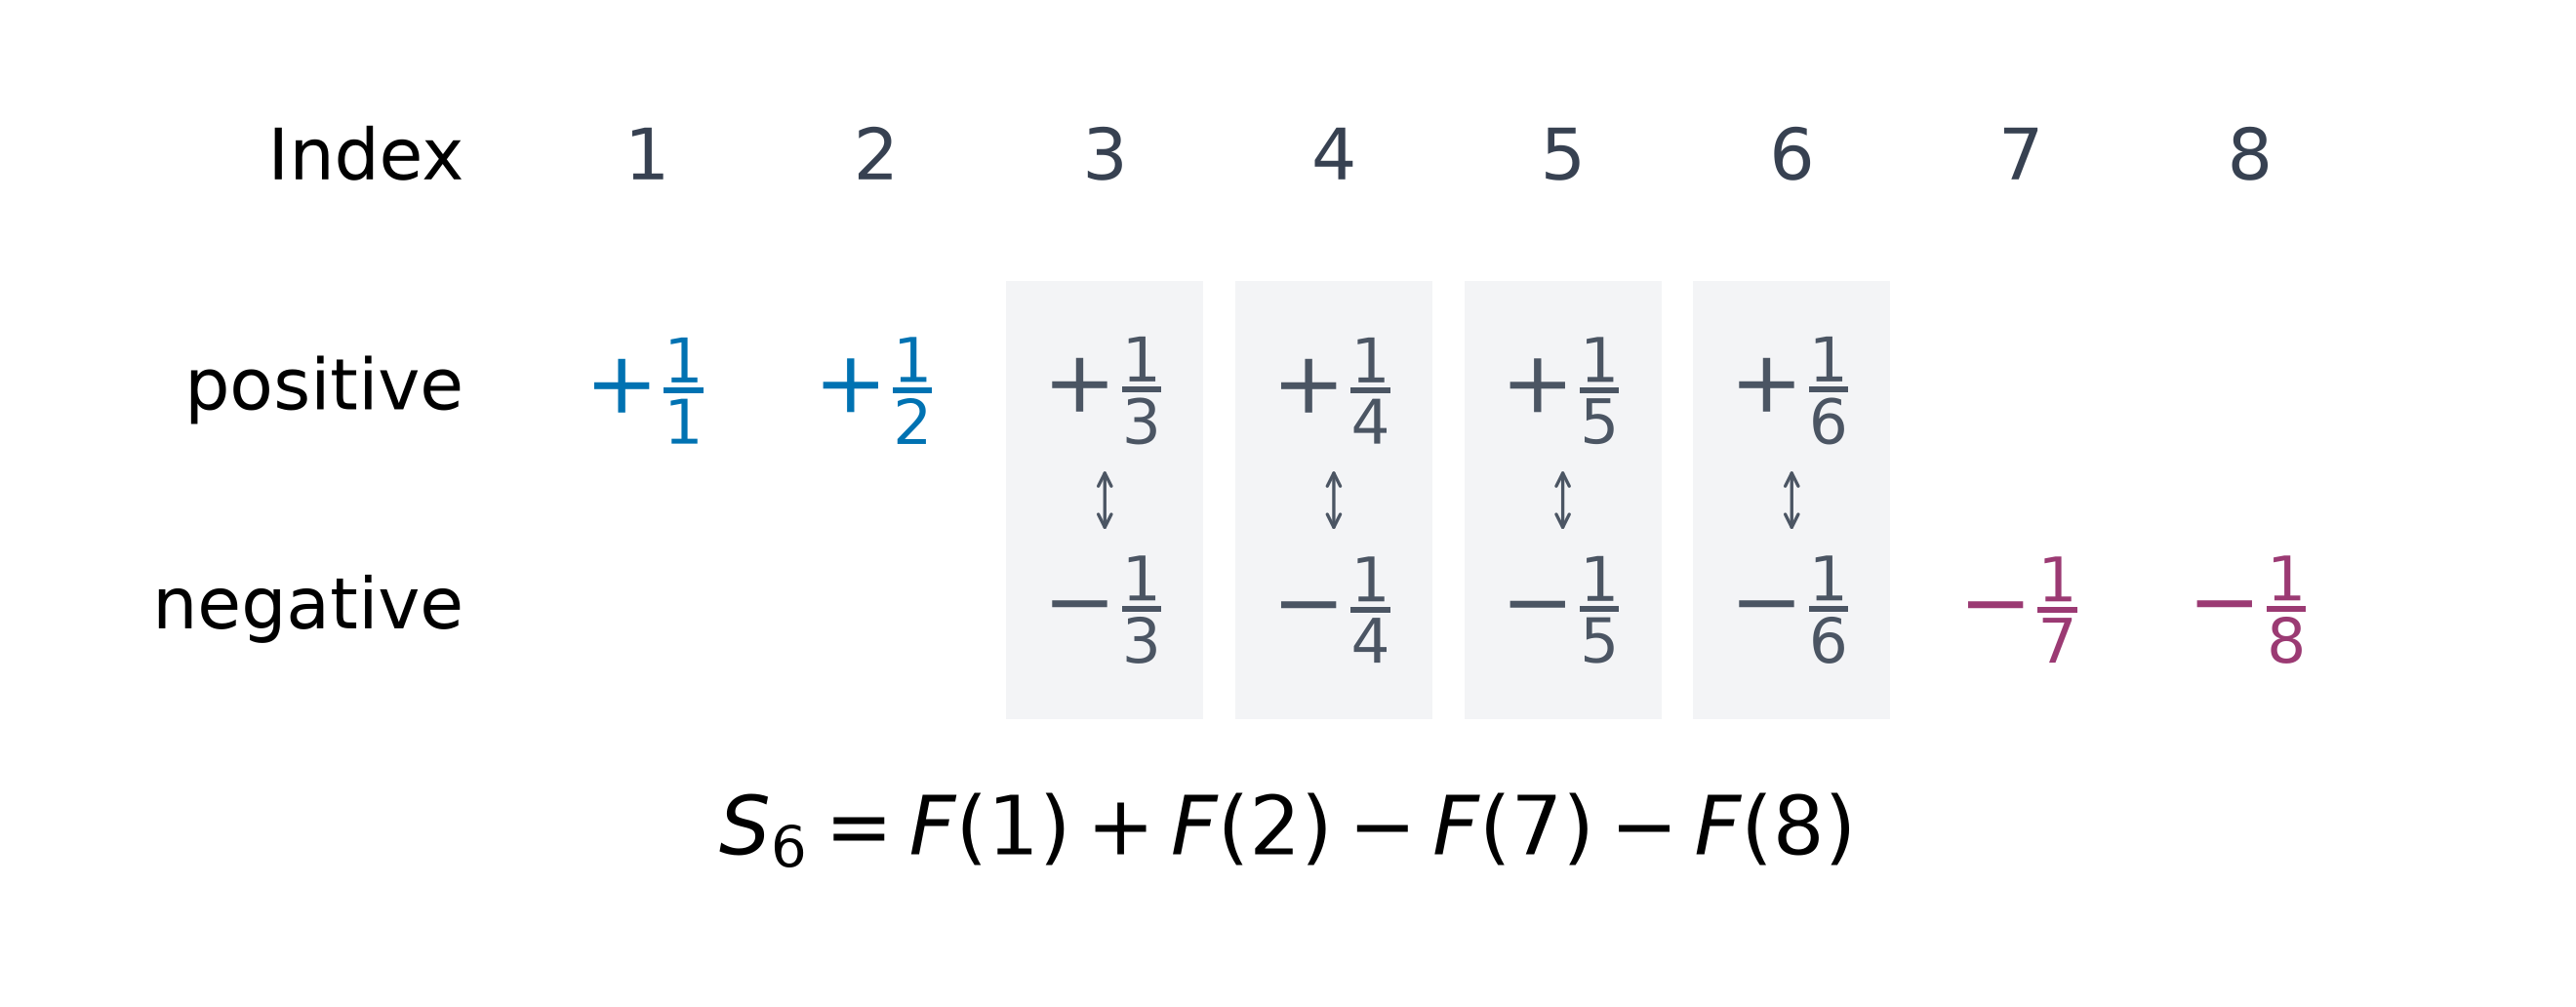
Frações parciais tornam a cancelação visível
Para $1/[r(r+2)]$, resolva $1=A(r+2)+Br$: $A=1/2,B=-1/2$. Assim, cada termo é $\tfrac12(1/r-1/(r+2))$. Use o cancelamento em duas etapas, mantendo seu fator:
$$S_n=\frac34-\frac1{2(n+1)}-\frac1{2(n+2)}.$$
Uma decomposição ainda não é uma soma. Mostre suficientes termos iniciais e finais para estabelecer o cancelamento, especialmente quando houver três frações parciais ou um deslocamento de índice. Verifique a fórmula em $n=1$: ela resulta em $1/3$, o primeiro termo original.
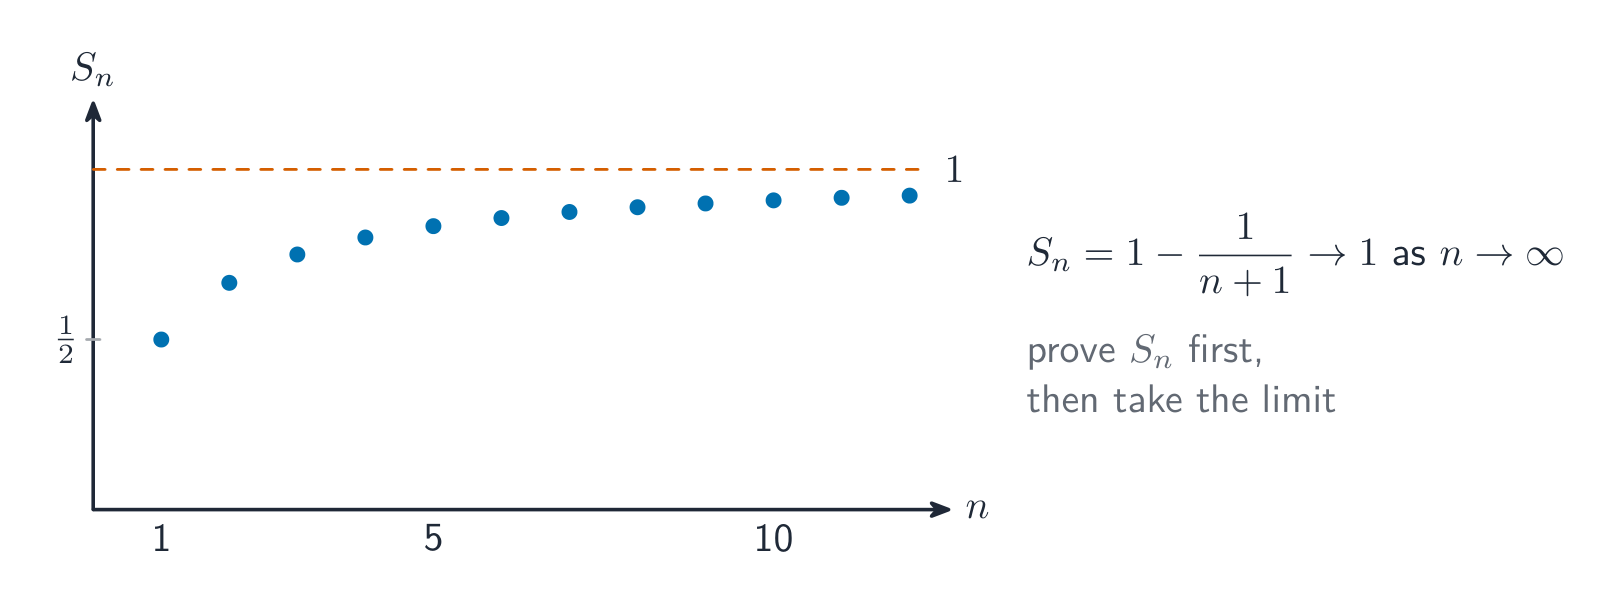
Calcule o limite da soma finita
Uma série é convergente quando suas somas parciais se aproximam de um limite real finito. No exemplo anterior, as duas frações finais tendem a zero, logo sua soma até o infinito é $3/4$. A cauda restante após $n$ termos é $S_\infty-S_n$. Aqui ela é $\dfrac1{2(n+1)}+\dfrac1{2(n+2)}$, o que pode ser usado para determinar quantos termos fornecem a precisão desejada.
Tender a zero não é suficiente. Para $u_r=\sqrt{r+1}-\sqrt r$, os termos tendem a zero, mas $S_n=\sqrt{n+1}-1$ cresce sem limite. Um limite de soma parcial finito é a prova decisiva.
Diferenças não precisam ser frações parciais
Seja $P_r=r(r+1)(r+2)$. Fatore a parte comum para obter $P_{r+1}-P_r=3(r+1)(r+2)$. Logo, uma soma de $(r+1)(r+2)$ é $(P_{n+1}-P_1)/3$. Outra rota é colocar duas frações sobre um único denominador. Por exemplo, $1/r^2-1/(r+1)^2=(2r+1)/[r^2(r+1)^2]$. Reconhecer a diferença evita tentar usar uma fórmula para $\sum1/r^2$.
Verifique os extremos dos parâmetros separadamente
Seja $u_r=t^{r(r+1)}-t^{(r+1)(r+2)}$. A soma finita é $S_n=t^2-t^{(n+1)(n+2)}$. Para $|t|<1$, seu limite é $t^2$. Em $t=1$ ou $t=-1$, todo expoente é par e cada termo é zero: a soma infinita é 0, não 1. Para $|t|>1$, o expoente final cresce sem limite. O conjunto de convergência é $[-1,1]$, mas a soma precisa verificar valores nos extremos separadamente.
Prove a soma antes de tomar o infinito
Escolha somas padrão após expandir, ou diferenças após rearranjar o termo. Indique os limites do índice, mostre as fronteiras sobreviventes e verifique um pequeno valor de $n$. Para uma série infinita, inspecione o limite da soma parcial exata. Verifique valores especiais dos parâmetros nos termos originais; use a cauda restante, não apenas o próximo termo, para um limite de erro.
Explorar
Sequências e suas somas
Passe passo a passo pelos termos e pelo total acumulado — a ideia por trás de uma série e sua soma aos n termos.
Vocabulário
Treinar
| English | Português |
|---|---|
| convergent/kənˈvɜːdʒənt/ | convergente |
| sum to infinity/sʌm tʊ ɪnˈfɪnɪti/ | soma ao infinito |
1.4
Matrizes
Programa
| Os candidatos devem ser capazes de: | Notas e exemplos |
|---|---|
| realizar operações de adição, subtração e multiplicação de matrizes, e reconhecer os termos matriz nula e matriz identidade (ou unitária) | Incluindo matrizes não quadradas. As matrizes terão no máximo 3 linhas e colunas. |
| recordar o significado dos termos singular e não singular aplicados a matrizes quadradas e, para matrizes $2 \times 2$ e $3 \times 3$, calcular determinantes e encontrar invertidas de matrizes não singulares | As notações $\det \mathbf{M}$ para o determinante de uma matriz $\mathbf{M}$, e $\mathbf{I}$ para a matriz identidade, serão usadas. |
| compreender e usar o resultado, para matrizes não singulares, $(\mathbf{AB})^{-1} = \mathbf{B}^{-1}\mathbf{A}^{-1}$ | A extensão para o produto de mais de duas matrizes pode ser necessária. |
| compreender o uso de matrizes $2 \times 2$ para representar certas transformações geométricas no plano $x$-$y$, em particular: – compreender a relação entre as transformações representadas por $\mathbf{A}$ e $\mathbf{A}^{-1}$ – reconhecer que o produto matricial $\mathbf{AB}$ representa a transformação resultante da transformação representada por $\mathbf{B}$ seguida pela transformação representada por $\mathbf{A}$ – recordar como o fator de escala de área de uma transformação está relacionado ao determinante da matriz correspondente – encontrar a matriz que representa uma dada transformação ou sequência de transformações | Compreensão dos termos rotação, reflexão, ampliação, alongamento e cisalhamento para transformações 2D será necessária. Outras transformações 2D podem ser incluídas, mas nenhum conhecimento específico delas é esperado. |
| compreender o significado de invariante aplicado a pontos e linhas no contexto de transformações representadas por matrizes, e resolver problemas simples envolvendo pontos invariantes e linhas invariantes. | p.ex. localizar os pontos invariantes da transformação representada por $\begin{pmatrix} 6 & 5 \\ 2 & 3 \end{pmatrix}$, ou encontrar as linhas invariantes através da origem para $\begin{pmatrix} 4 & -1 \\ 2 & 1 \end{pmatrix}$, ou mostrar que qualquer linha com inclinação 1 é invariante para $\begin{pmatrix} 2 & 0 \\ 1 & 1 \end{pmatrix}$. |
Fonte: Programa Cambridge International
Desfazer uma edição de imagem
Um programa de gráficos pode armazenar uma rotação ou esticamento como uma matriz. Suas colunas mostram onde as duas direções unitárias se movem; multiplicar mapeia todos os pontos na imagem. Para desfazer a edição, deve existir uma inversa. Para combinar edições, sua ordem importa. Uma resposta correta deve explicar tanto o cálculo quanto o que acontece com a forma.
Verifique os tamanhos antes de calcular
Uma matriz com $m$ linhas e $n$ colunas tem tamanho $m\times n$. Some ou subtraia apenas matrizes do mesmo tamanho, entrada por entrada; a matriz nula tem todas as entradas iguais a zero. Se $A$ é $m\times n$ e $B$ é $n\times p$, então $AB$ é $m\times p$. Corresponda os tamanhos internos, depois multiplique cada linha por cada coluna. Um produto na ordem inversa pode ter tamanho diferente ou não existir.
Para matrizes não quadradas
$$A=\begin{pmatrix}1&2&-1\\0&3&2\end{pmatrix},\qquad
B=\begin{pmatrix}2&0\\1&-1\\3&2\end{pmatrix},$$
$$AB=\begin{pmatrix}1&-4\\9&1\end{pmatrix}.$$
Por exemplo, a entrada $(1,2)$ é $1(0)+2(-1)+(-1)(2)=-4$. O produto $BA$ existe mas é $3\times3$, logo não pode ser igual a $AB$.
Matriz identidade, ordem e matrizes singulares
A matriz identidade $I_n$ é $n\times n$, com uns em sua diagonal principal e zeros em outros lugares. Para $A$ de tamanho $m\times n$, $I_mA=A=AI_n$. Geralmente $AB\ne BA$; a multiplicação de matrizes não é comutativa. Uma matriz quadrada é singular quando seu determinante é zero; ela não tem inversa. Uma matriz quadrada não singular possui uma inversa única com $AA^{-1}=A^{-1}A=I$. Um mapa plano singular pode colapsar o plano em uma reta ou em um único ponto.
Para $A=\begin{pmatrix}3&1\\2&4\end{pmatrix}$,
$$\det A=3(4)-1(2)=10,\qquad
A^{-1}=\frac1{10}\begin{pmatrix}4&-1\\-2&3\end{pmatrix}.$$
Para qualquer matriz $2\times2$, troque as duas entradas diagonais, negue as outras duas entradas e divida por $ad-bc$, desde que este determinante seja não nulo.
Expandir um determinante três por três
Para encontrar um determinante $3\times3$, escolha uma linha e exclua a linha e a coluna de cada entrada escolhida. Cada determinante $2\times2$ restante é um menor. Ao longo da primeira linha, os sinais são $+,-,+$. Para um parâmetro, fatore o determinante e indique todos os valores que o tornam zero. Não divida por uma expressão paramétrica antes de verificar se ela pode ser zero.
$$M=\begin{pmatrix}1&2&0\\0&1&1\\2&0&1\end{pmatrix}.$$
Expandindo ao longo da primeira linha,
$$\det M=1\begin{vmatrix}1&1\\0&1\end{vmatrix}
-2\begin{vmatrix}0&1\\2&1\end{vmatrix}
+0=1-2(-2)=5.$$
O sinal de menos central pertence à posição, mesmo que o menor seja negativo.
Encontrar e verificar uma inversa três por três
Um cofator é um menor multiplicado pelo seu sinal de posição. Use o padrão de sinais $\begin{pmatrix}+&-&+\\-&+&-\\+&-&+\end{pmatrix}$, depois transponha a matriz dos cofatores: as linhas tornam-se colunas. Divida essa transposta pelo determinante não nulo. Verifique o resultado por multiplicação. Calcular um cofator incorretamente ou esquecer a transposição pode gerar uma matriz que parece plausível, mas não é a inversa.
Para a matriz $M$ acima, a matriz dos cofatores e a inversa são
$$C=\begin{pmatrix}1&2&-2\\-2&1&4\\2&-1&1\end{pmatrix},$$
$$M^{-1}=\frac15 C^{\mathsf T}
=\frac15\begin{pmatrix}1&-2&2\\2&1&-1\\-2&4&1\end{pmatrix}.$$
Por exemplo, a segunda linha de $M$ vezes a primeira coluna de $M^{-1}$ resulta em $(0+2-2)/5=0$, conforme exigido para a entrada $(2,1)$ de $I_3$. Verifique todas as nove entradas.
Desfazer várias operações em ordem reversa
Para matrizes quadradas não singulares do mesmo tamanho, $(AB)^{-1}=B^{-1}A^{-1}$. A multiplicação é associativa, logo $ABB^{-1}A^{-1}=I$. A ordem reversa remove primeiro a última operação. Estenda isso para três fatores: $(ABC)^{-1}=C^{-1}B^{-1}A^{-1}$. Em uma equação matricial, multiplique no lado correto: de $AXB=C$, obtenha $X=A^{-1}CB^{-1}$ quando ambos os inversos existirem.
Não existe regra geral de cancelamento que mova uma matriz através de outra. Além disso, $AB$ pode ser quadrada e singular mesmo quando $A$ e $B$ forem retangulares: calcule o produto antes de tentar calcular seu determinante.
Construir uma transformação de plano a partir das colunas
Para coordenadas de coluna, $\binom XY=T\binom xy$. A primeira coluna é a imagem de $(1,0)$ e a segunda é a imagem de $(0,1)$. Estas determinam uma transformação linear; a origem permanece fixa. Reconheça rotação, reflexão, ampliação, alongamento e cisalhamento. Indique o centro ou eixo, direção e fator conforme apropriado. Uma translação com deslocamento não nulo não pode ser representada por uma matriz $2\times2$ atuando sobre essas coordenadas de coluna.
| Transformação | Matriz |
|---|---|
| Rotação antihorária de $\theta$ em torno da origem | $\begin{pmatrix}\cos\theta&-\sin\theta\\\sin\theta&\cos\theta\end{pmatrix}$ |
| Reflexão no eixo $x$ | $\begin{pmatrix}1&0\\0&-1\end{pmatrix}$ |
| Reflexão em $y=x$ | $\begin{pmatrix}0&1\\1&0\end{pmatrix}$ |
| Ampliação, centro na origem, fator de escala $k$ | $\begin{pmatrix}k&0\\0&k\end{pmatrix}$ |
| Alongamento paralelo ao eixo $x$, fator $k$ | $\begin{pmatrix}k&0\\0&1\end{pmatrix}$ |
| Cisalhamento fixando o eixo $x$, $(0,1)\mapsto(h,1)$ | $\begin{pmatrix}1&h\\0&1\end{pmatrix}$ |
Compor edições e interpretar área
O produto $AB$ aplica $B$ primeiro, depois $A$. Um alongamento $S=\begin{pmatrix}2&0\\0&1\end{pmatrix}$ seguido por uma rotação anti-horária $90^\circ$ $R$ resulta em $RS=\begin{pmatrix}0&-1\\2&0\end{pmatrix}$. Invertê-los resulta em $SR=\begin{pmatrix}0&-2\\1&0\end{pmatrix}$. O fator de escala de área é $|\det T|$. O sinal de $\det T$ indica se a orientação foi invertida, não se uma área é negativa. Um fator de ampliação negativo inverte ambas as direções das coordenadas, portanto seu determinante $k^2$ é positivo.
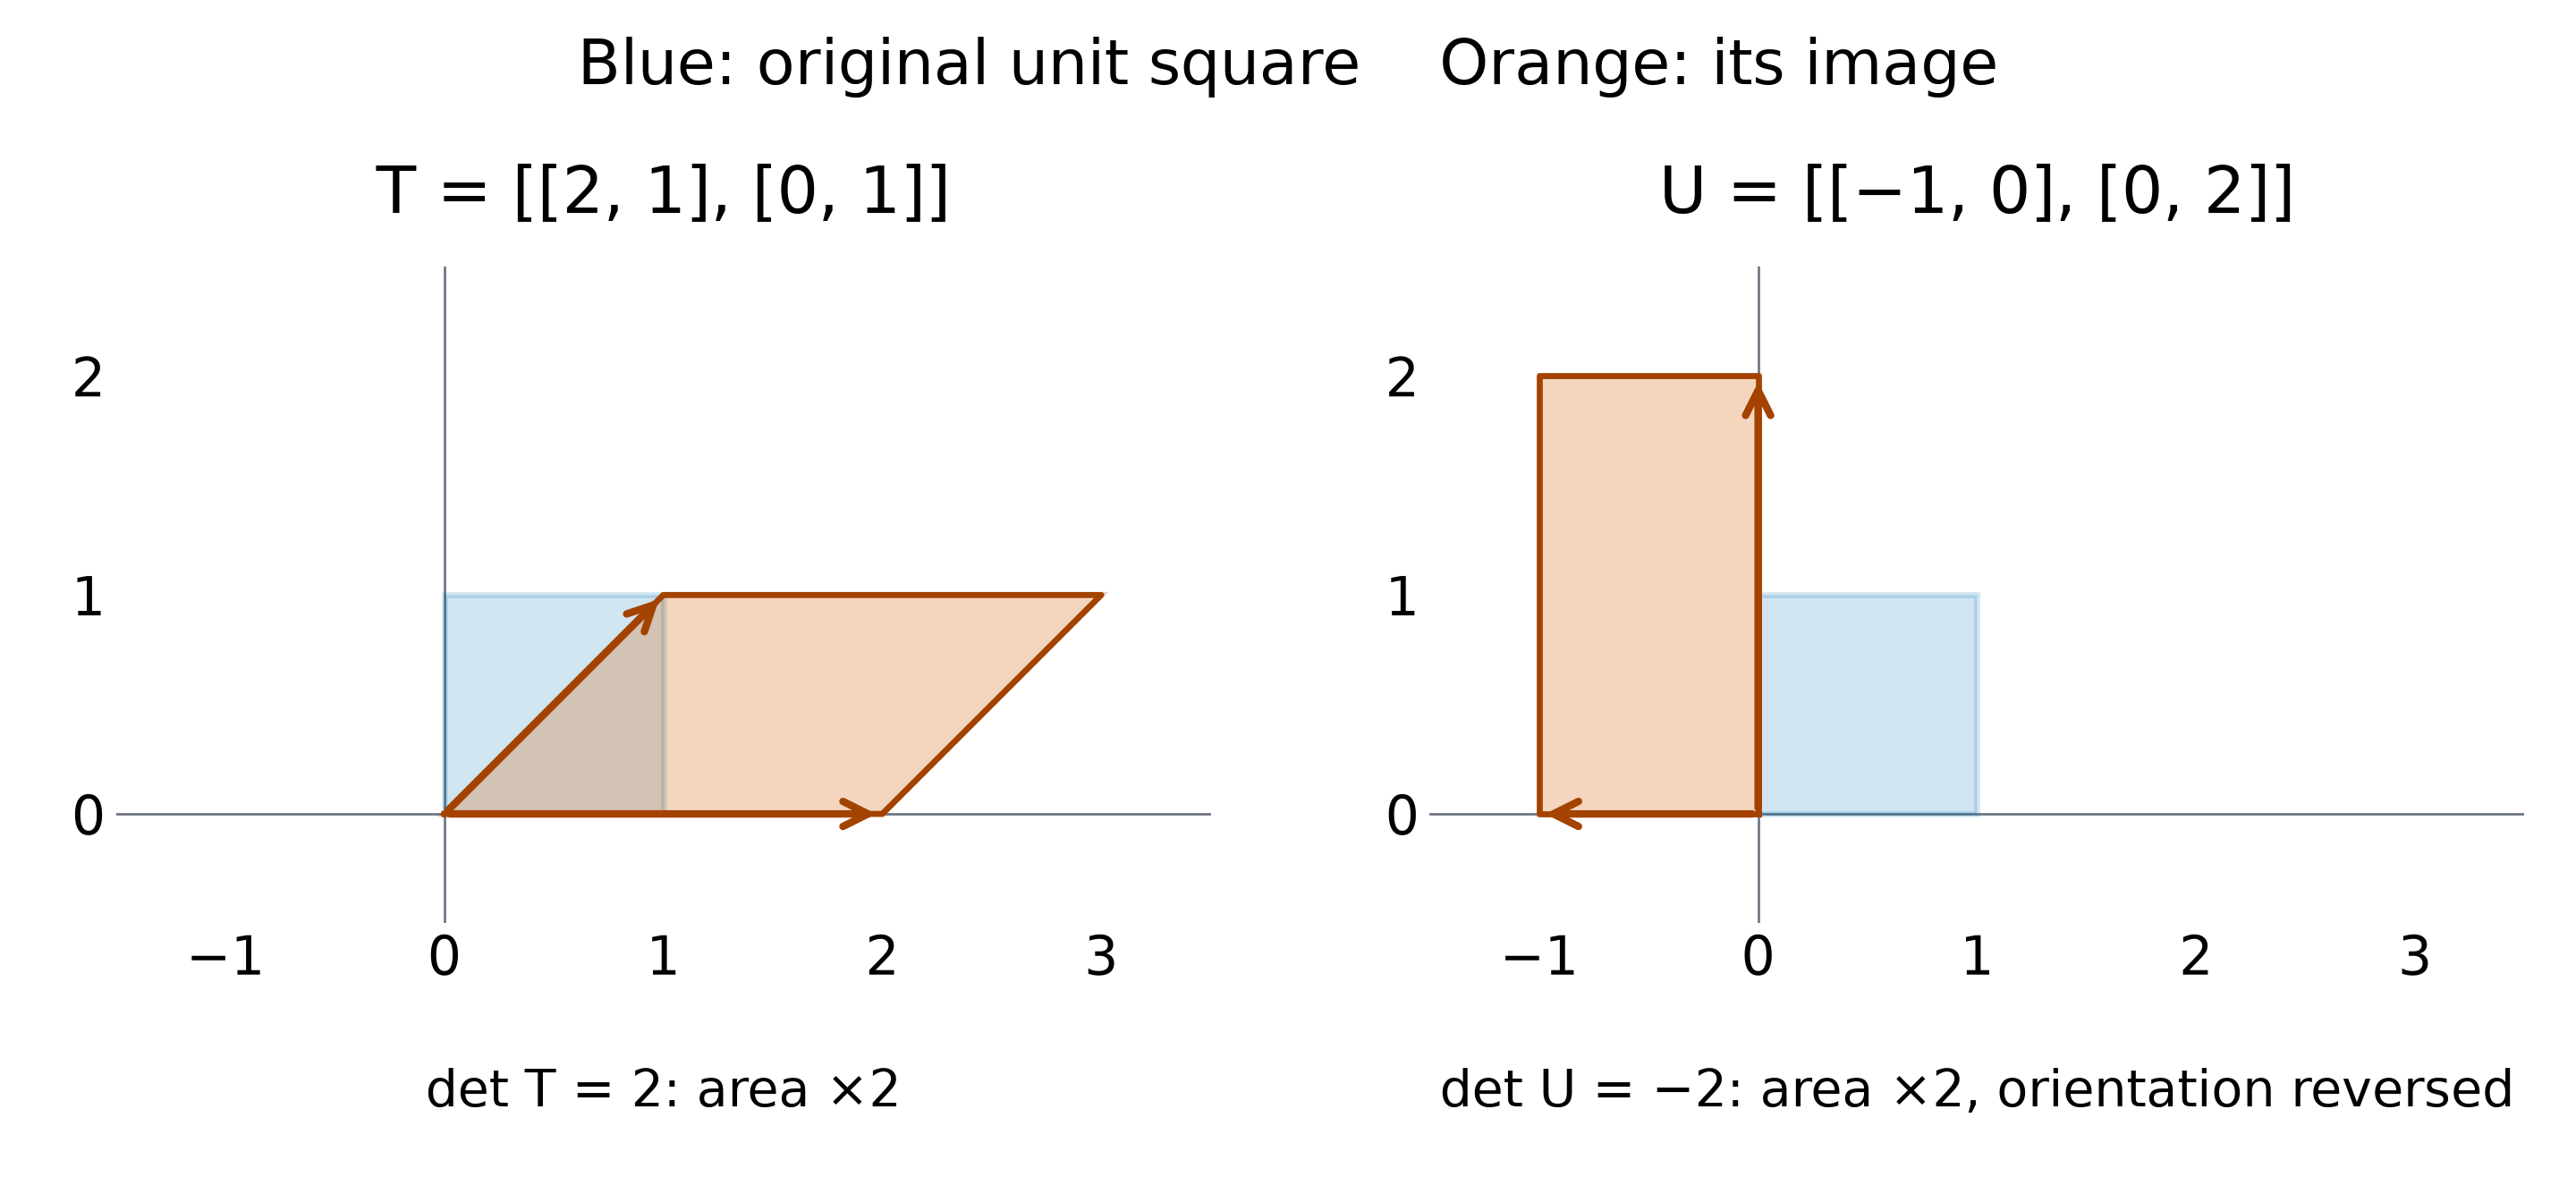
Ambas as imagens têm área 2. Seus determinantes possuem sinais opostos: magnitude de área e orientação são propriedades distintas.
Encontrar pontos que permanecem fixos
Um ponto invariante mantém suas próprias coordenadas: $T\binom xy=\binom xy$. Resolva $(T-I)\binom xy=\binom00$. A origem é sempre uma solução; uma linha de pontos fixos requer mais soluções além da própria origem. Para $T=\begin{pmatrix}2&1\\0&1\end{pmatrix}$, as equações reduzem-se a $x+y=0$. Todo ponto em $y=-x$ permanece fixo. Se $\det(T-I)\ne0$, a origem é o único ponto invariante; se for zero, resolva as equações para encontrar o conjunto real.
Para $T_\theta=\begin{pmatrix}1&1\\0&1\end{pmatrix}R_\theta$, um ponto fixo não nulo requer
$$\det(T_\theta-I)=2-2\cos\theta-\sin\theta=0.$$
Em $0<\theta<2\pi$, substitua $t=\tan(\theta/2)$, verificando $\theta=\pi$ separadamente. Então $4t^2-2t=0$, resultando em $\theta=2\arctan(1/2)$. A substituição fornece $T_\theta-I=\frac15\begin{pmatrix}2&-1\\4&-2\end{pmatrix}$, logo a reta fixa é $y=2x$. A condição do determinante isolada não define sua equação.
Uma linha pode permanecer invariante enquanto seus pontos se movem
Uma linha invariante mapeia sobre si mesma como conjunto. Seus pontos individuais podem mover-se ao longo dela. Para a transformação não singular $\binom XY=\begin{pmatrix}a&b\\c&d\end{pmatrix}\binom xy$, coloque $y=mx$ e exija $Y=mX$ para todo ponto naquela linha. Isso resulta em $bm^2+(a-d)m-c=0$. Forneça equações de retas, não apenas inclinações, e teste a reta vertical $x=0$ separadamente: assumir uma inclinação finita pode omiti-la.
Para $T=\begin{pmatrix}2&0\\1&3\end{pmatrix}$, a equação de inclinação finita é $-m-1=0$, portanto $y=-x$ é invariante. A reta vertical $x=0$ também é invariante, pois $(0,y)\mapsto(0,3y)$.
Nenhum ponto não nulo em $x=0$ permanece fixo. Para esta matriz, resolver $(T-I)(x,y)^{\mathsf T}=0$oma apenas a origem: retas invariantes e retas de pontos fixos respondem a perguntas distintas.
Verificar retas longe da origem
Para uma reta $y=mx+c$, substitua seu ponto geral em $(X,Y)$ e exija $Y=mX+c$ para todos os $x$. Compare o coeficiente de $x$ e o termo constante. Teste retas verticais $x=c$ separadamente. Para o cisalhamento $H=\begin{pmatrix}1&2\\0&1\end{pmatrix}$, toda reta horizontal $y=c$ é invariante: $(x,c)\mapsto(x+2c,c)$. Apenas $y=0$ é uma linha de pontos invariantes. Em $y=1$, cada ponto move-se duas unidades para a direita.
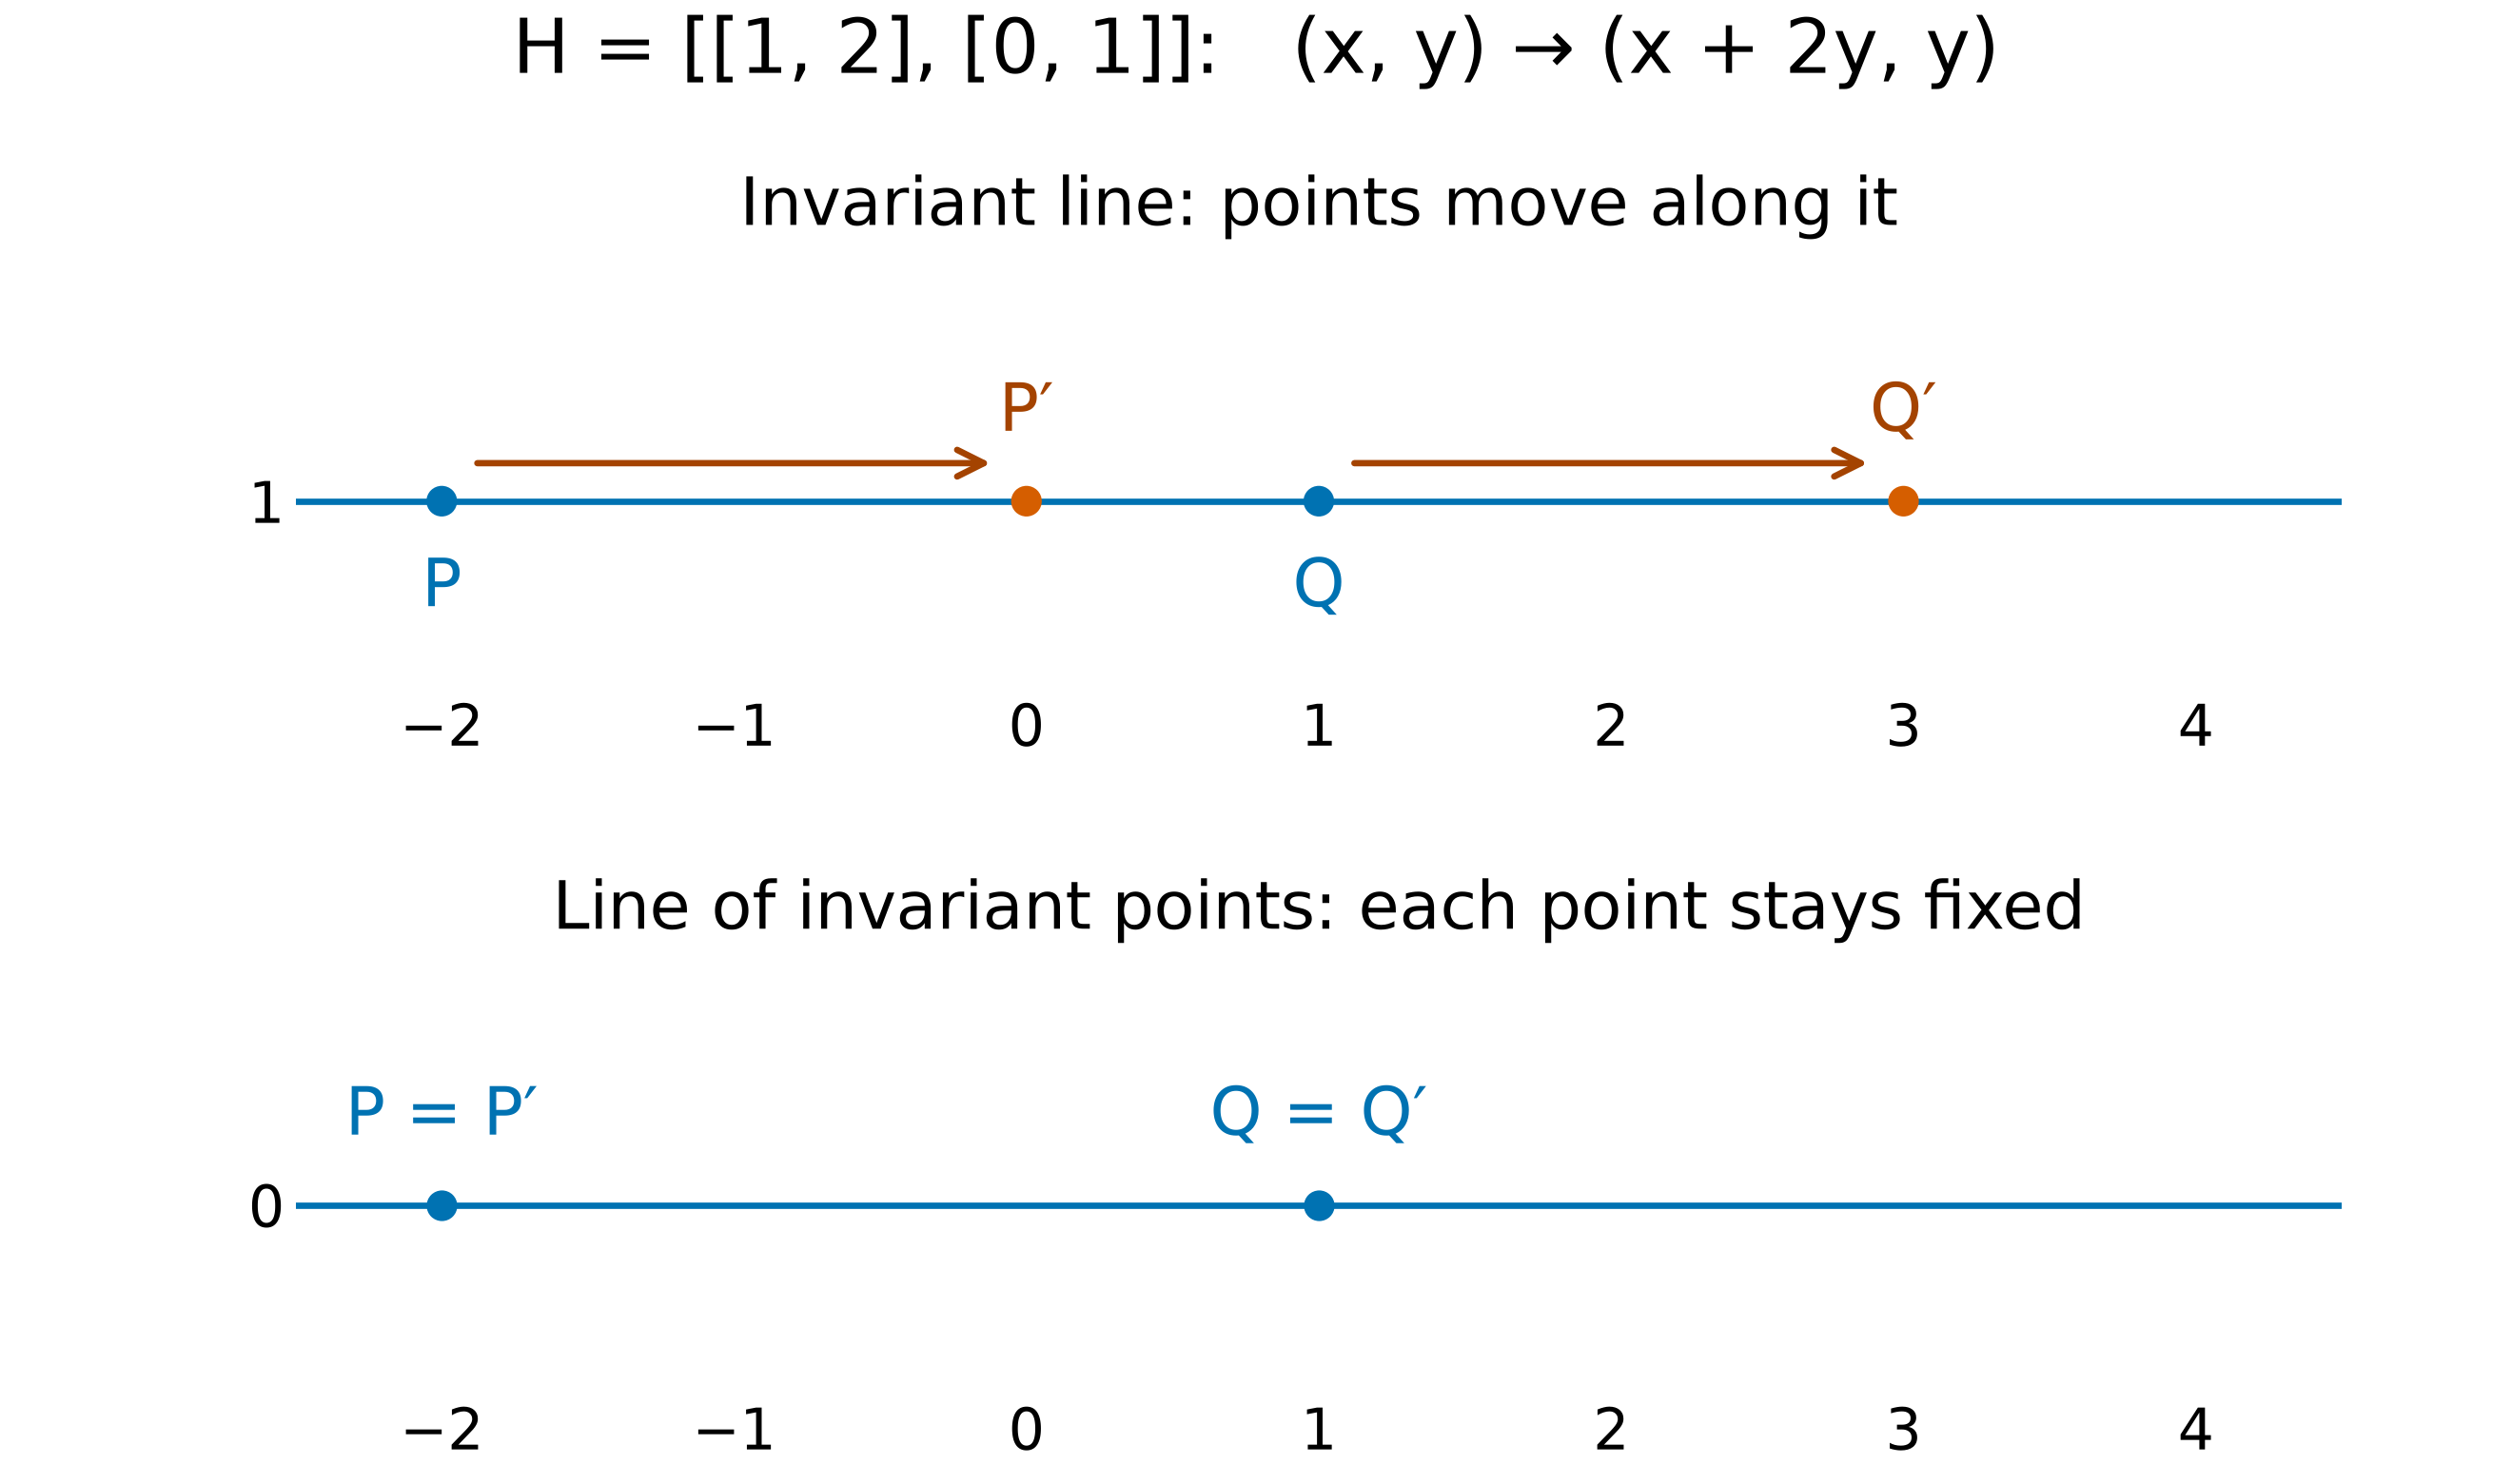
Os dois pontos marcados movem-se ao longo de y=1, logo a linha permanece invariante. Todo ponto em y=0 permanece na sua própria posição.
Escolha a condição antes da álgebra
Primeiro identifique se a tarefa pede um produto, uma inversa, uma transformação, um ponto invariante ou uma linha invariante. Declare tamanhos e restrições antes de calcular e descreva as transformações geométricas completamente. Verifique uma inversa por meio de um produto, um ponto fixo por $T\mathbf v=\mathbf v$ e uma linha invariante pela sua equação após a transformação. Uma verificação numérica de um único ponto não pode provar que uma linha inteira é invariante.
A matriz identidade também é chamada de matriz unidade. Uma matriz inversa desfaz um mapeamento não singular; uma matriz singular não possui inversa. Ao descrever uma transformação geométrica, distinga um ponto invariante de uma linha invariante.
Explorar
Matrizes como transformações
Altere as quatro entradas e observe o quadrado unitário mapear para uma nova forma. O determinante é o fator de escala da área.
Vocabulário
Treinar
| English | Português |
|---|---|
| matrix/ˈmeɪtrɪks/ | matriz |
| zero matrix/ˈzɪərəʊ ˈmeɪtrɪks/ | matriz nula |
| identity matrix/aɪˈdentɪti ˈmeɪtrɪks/ | matriz identidade |
| determinant/dɪˈtɜːmɪnənt/ | determinante |
| singular matrix/ˈsɪŋɡjʊlə ˈmeɪtrɪks/ | matriz singular |
| inverse matrix/ɪnˈvɜːs ˈmeɪtrɪks/ | matriz inversa |
| geometric transformation/ˌdʒiːəʊˈmetrɪk trænsfɔːˈmeɪʃn/ | transformação geométrica |
| invariant points/ɪnˈveərɪənt pɔɪnts/ | pontos invariantes |
| invariant lines/ɪnˈveərɪənt laɪnz/ | retas invariantes |
| polar coordinates/ˈpəʊlə kəʊˈɔːdɪnəts/ | coordenadas polares |
| Cartesian coordinates/kɑːˈtiːzɪən kəʊˈɔːdɪnəts/ | coordenadas cartesianas |
| polar curves/ˈpəʊlə kɜːvz/ | curvas polares |
1.5
Coordenadas polares
Programa
| Os candidatos devem ser capazes de: | Notas e exemplos |
|---|---|
| compreender as relações entre coordenadas cartesianas e polares, e converter equações de curvas da forma cartesiana para polar e vice-versa | A convenção $r \geqslant 0$ será usada. |
| esboce polar curves simples, para $0 \leqslant \theta < 2\pi$ ou $-\pi < \theta \leqslant \pi$ ou um subconjunto de qualquer um desses intervalos | O plotamento detalhado de curvas não será exigido, mas espera-se que os esboços mostrem características significativas, como simetria, coordenadas de interseções com a linha inicial, a forma da curva no polo e os valores mínimos/máximos de $r$. |
| recordar a fórmula $\frac{1}{2} \int r^2 \mathrm{d}\theta$ para a área de um setor, e usar esta fórmula em casos simples. |
Fonte: Programa Cambridge International
Curvas polares são descritas por um raio e um ângulo, juntamente com um intervalo permitido.
Escolha coordenadas adequadas à medição
Um radar mede distância e direção. Coordenadas polares armazenam essas grandezas como $(r,\theta)$, em vez das distâncias horizontal e vertical usadas pelas coordenadas cartesianas. Um círculo centrado no radar tem a equação simples $r=a$. Outros círculos exigem equações diferentes: a escolha da origem ainda importa. Mesmo com simetria rotacional, o intervalo permitido pode mostrar apenas parte de uma curva; leia o intervalo também.
Localize um ponto e escolha seu ângulo
O pólo é a origem; a reta inicial aponta ao longo do eixo $x$ positivo. Use $r\ge0$ neste curso. Os ângulos são medidos no sentido anti-horário a partir da reta inicial; use radianos para cálculo. Converte-se usando $x=r\cos\theta$, $y=r\sin\theta$ e $r^2=x^2+y^2$. No sentido reverso, use $r=\sqrt{x^2+y^2}$ e selecione um ângulo no intervalo especificado usando o quadrante, não apenas $\arctan(y/x)$.
Para $(-\sqrt3,1)$, $r=2$. Um ângulo em $0\le\theta<2\pi$ é $5\pi/6$, não $-\pi/6$: o ponto está no quadrante II. No pólo $r=0$, todas as descrições angulares nomeiam o mesmo ponto, portanto o ângulo não é único.
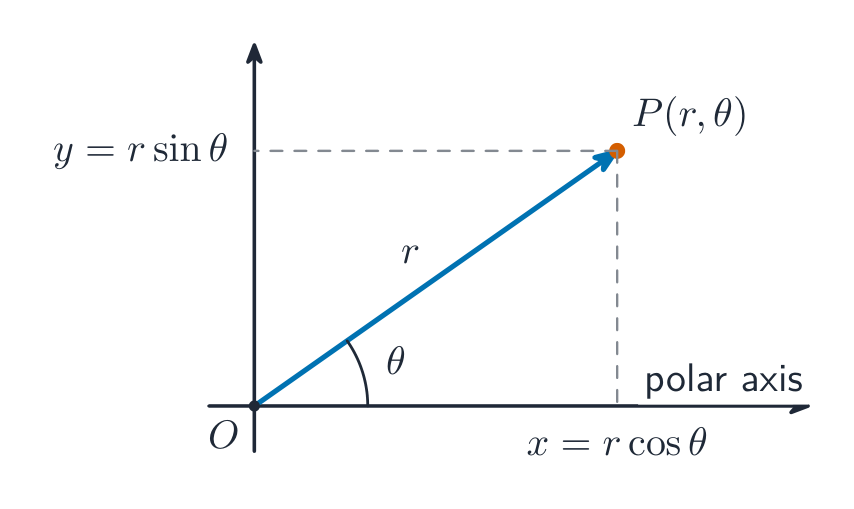
O raio é uma distância. Seus componentes horizontal e vertical podem ser negativos, embora r seja não negativo.
Converta equações e mantenha seus domínios
Substitua as relações de coordenadas em uma equação, simplifique e, em seguida, verifique qualquer etapa que multiplicou ou dividiu por $r$. Dividir por $r$ pode fazer perder o pólo; multiplicar por $r$ pode introduzi-lo. Para $r=4\cos\theta$, multiplicar por $r$ resulta em $x^2+y^2=4x$, logo $(x-2)^2+y^2=4$. O círculo tem centro $(2,0)$ e raio $2$, traçado uma vez em $-\pi/2\le\theta\le\pi/2$. Um valor negativo de $4\cos\theta$ não é permitido sob $r\ge0$.
A linha $x=2$ torna-se $r\cos\theta=2$, ou $r=2\sec\theta$ com $-\pi/2<\theta<\pi/2$. Multiplicar por $r$ resultaria em $r^2\cos\theta=2r$, que também admite $r=0$: esse ponto extra não está em $x=2$.
Construa um esboço a partir de características
Marque o pólo e a reta inicial, o intervalo de ângulo especificado, pontos na reta inicial, zero e os maiores/menores raios, e a forma próxima ao pólo. Use alguns ângulos especiais para posicionar a curva; o plotagem detalhada ponto a ponto não é necessária. Teste a simetria usando tanto a equação quanto o intervalo. Substituir $\theta$ por $-\theta$ testa a reflexão na reta inicial; a reflexão em uma linha em ângulo $\alpha$ substitui $\theta$ por $2\alpha-\theta$. Uma fórmula simétrica em um intervalo assimétrico pode não resultar em um esboço simétrico completo.
Para $r=2(1+\cos\theta)$ em $-\pi\le\theta\le\pi$, a curva é uma cardioide. Ela é simétrica em relação à linha inicial, atinge o maior raio $4$ em $\theta=0$, cruza o eixo $y$ em $(0,\pm2)$ e possui um cuspide no polo quando $\theta=\pm\pi$. É uma única curva fechada, não um círculo.
Um intervalo restrito pode selecionar um único laço
Se $r^2$ for dado, tome a raiz quadrada não negativa e verifique onde ela é real. Para $r^2=\sin2\theta$ em $0\le\theta\le\pi/2$, a curva começa e termina no pólo, permanece no primeiro quadrante e atinge $r=1$ em $\theta=\pi/4$. Como $\sin(2(\pi/2-\theta))=\sin2\theta$, este laço é simétrico em relação a $\theta=\pi/4$. Próximo a $\theta=0$, $r^2\approx2\theta$, então ele sai do pólo ao longo da reta inicial; próximo à outra extremidade, retorna na direção positiva de $y$.
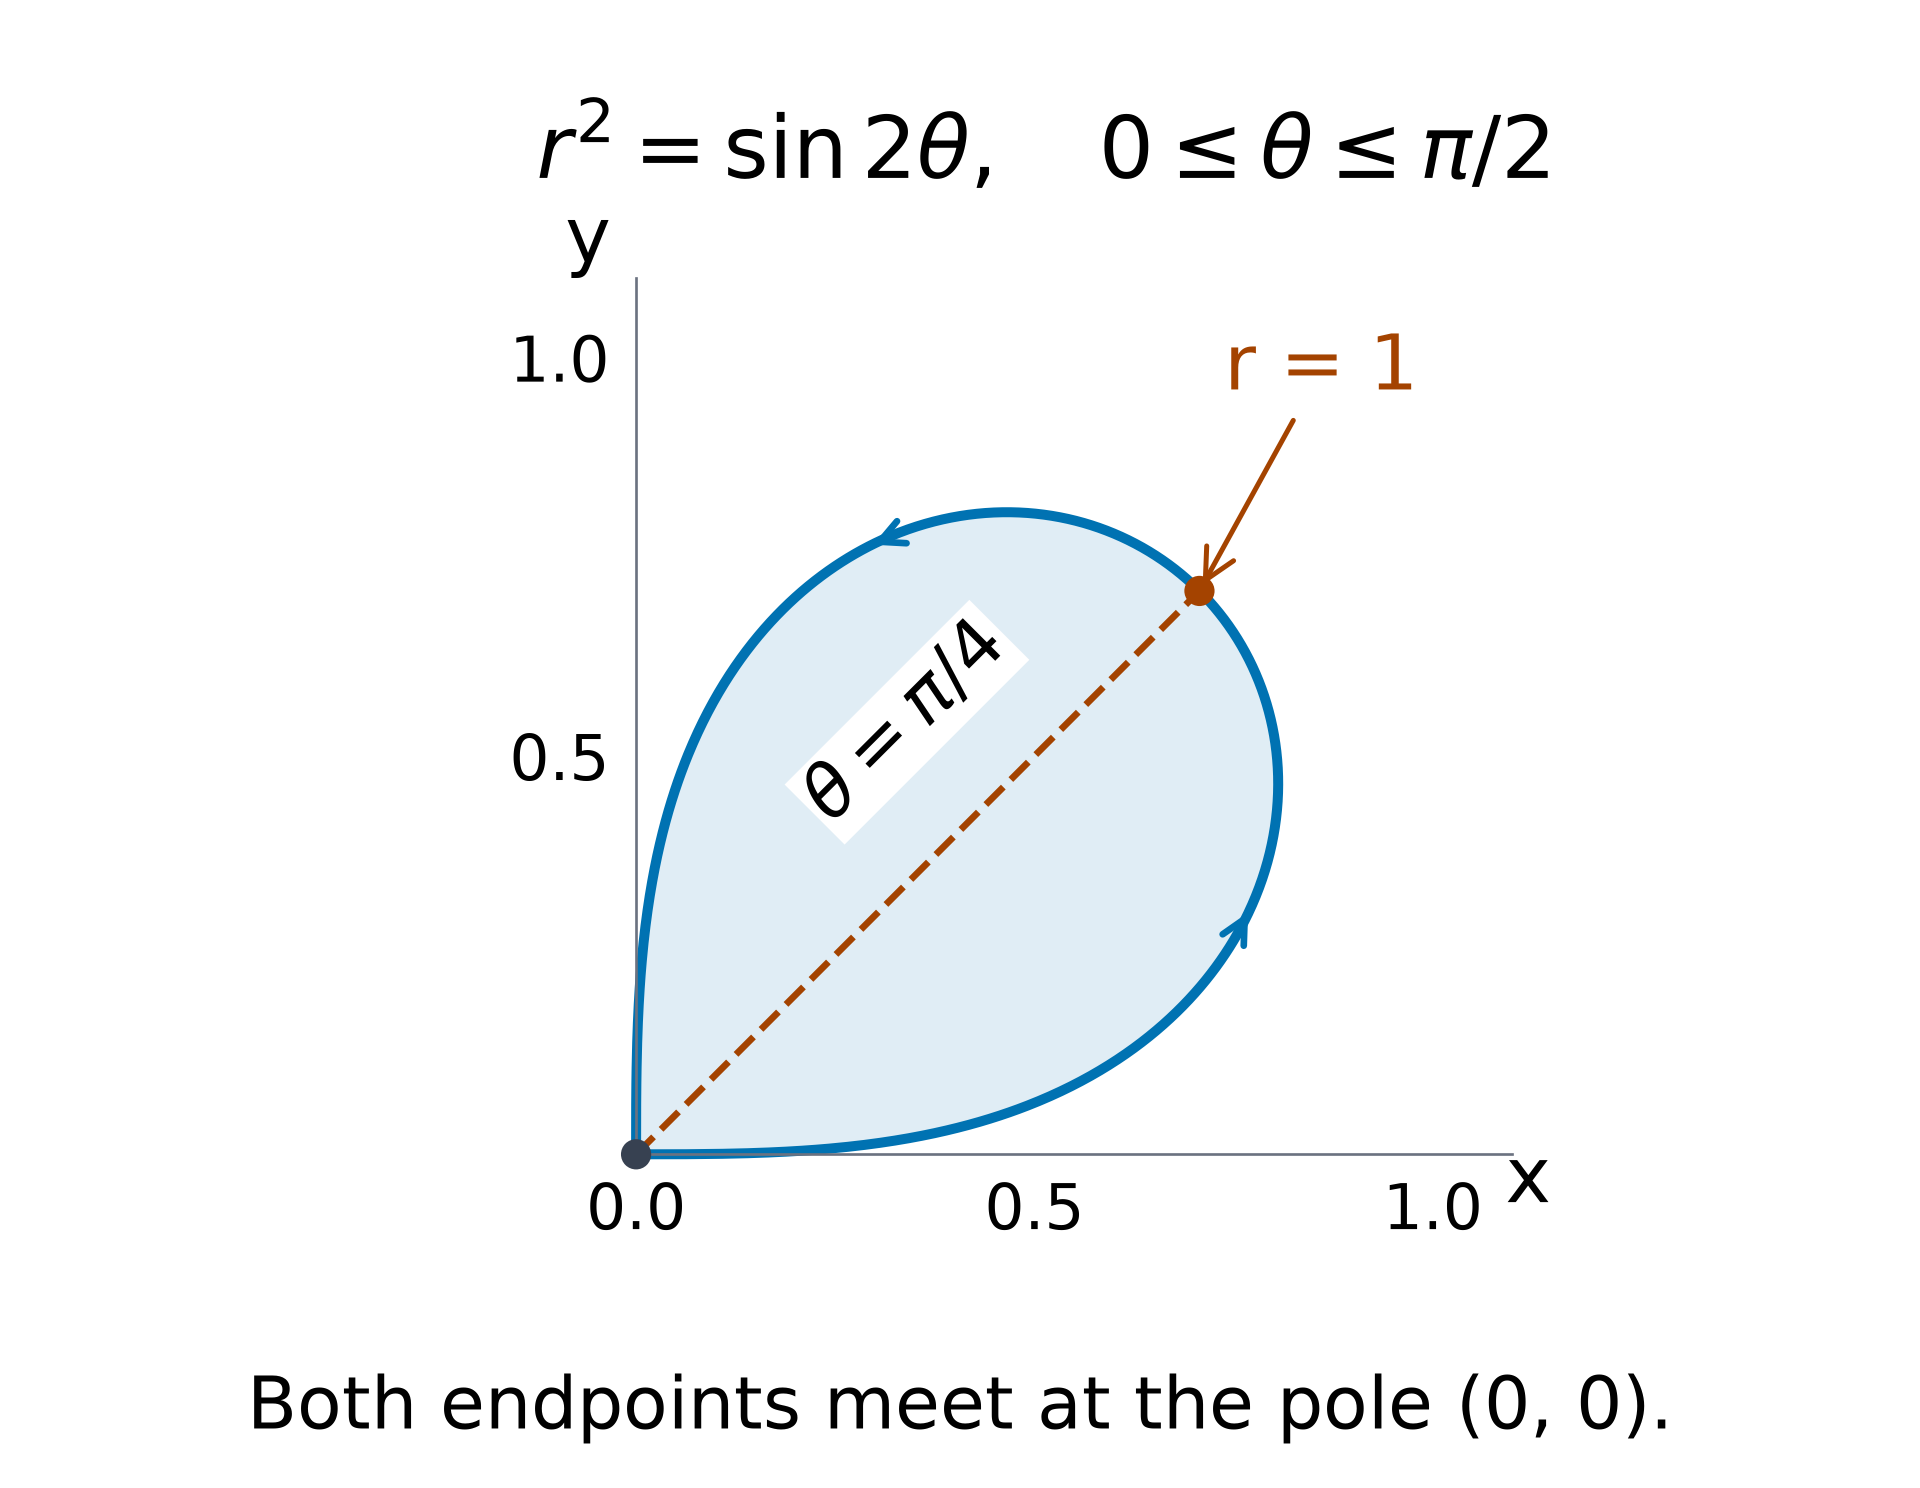
Ambos os extremos são o mesmo polo. O maior raio está sobre a linha de simetria, não sobre nenhum dos eixos cartesianos.
Encontrar área a partir de setores radiais
Um setor fino tem área aproximada $\tfrac12r^2\,\Delta\theta$. Somar setores fornece a área exata abaixo, quando a região selecionada é varrida uma vez. Eleve ao quadrado $r$, mantenha o fator $1/2$ e use os limites em radianos. Para o laço acima, $r^2$ já está $\sin2\theta$: não eleve novamente ao quadrado. As extremidades fornecem os limites, não uma volta completa memorizada.
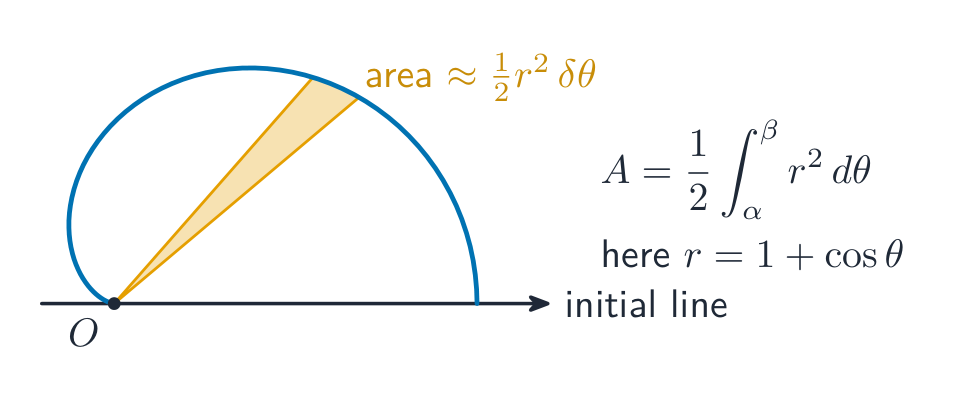
$$A=\frac12\int_\alpha^\beta r^2\,d\theta.$$
$$A=\frac12\int_0^{\pi/2}\sin2\theta\,d\theta
=\left[-\frac14\cos2\theta\right]_0^{\pi/2}
=\frac12.$$
Para uma cardioide completa $r=a(1+\cos\theta)$, use $(1+\cos\theta)^2$ e $\cos^2\theta=(1+\cos2\theta)/2$. Sua área total é $3\pi a^2/2$.
Limitar uma região entre duas curvas
Encontre seus raios comuns igualando seus raios e verifique o polo separadamente. Identifique qual raio é externo durante todo o intervalo. A faixa radial tem área $\tfrac12(r_{\rm outer}^2-r_{\rm inner}^2)\,d\theta$; não é o quadrado da diferença dos raios. No primeiro quadrante, a região dentro de $r=4\cos\theta$ mas fora de $r=2$ localiza-se em $0\le\theta\le\pi/3$. A região inteira também possui metade inferior refletida; inclua-a apenas se a questão solicitar.
$$A_{\rm upper}=\frac12\int_0^{\pi/3}(16\cos^2\theta-4)\,d\theta
=\left[2\theta+2\sin2\theta\right]_0^{\pi/3}
=\frac{2\pi}{3}+\sqrt3.$$
O polo não é um ponto comum: $r=2$ nunca o alcança. Um ponto em uma curva não é uma interseção a menos que esteja também na outra.
Longe do polo não significa mais alto
A distância ao polo é $r$. Para encontrar seus extremos, compare os pontos finais permitidos e os valores estacionários de $r$, ou de $r^2$ quando $r\ge0$. Um ponto com maior $r$ pode não ter maior $x$ ou $y$. A distância à linha inicial para um ponto no primeiro quadrante é $y=r\sin\theta$. Escreva a distância requerida antes de derivar, depois verifique suas extremidades. Para outras regiões, considere sinais e se a questão menciona uma linha completa ou semirreta.
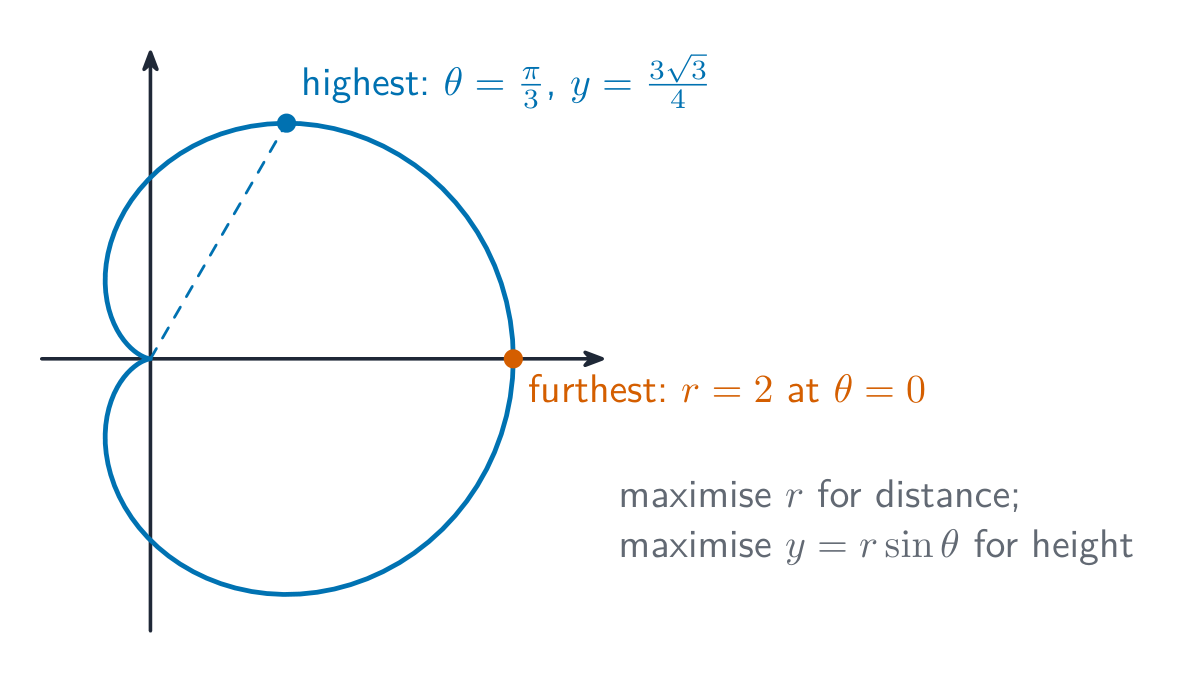
Para $r=2\sin2\theta$, $0\le\theta\le\pi/2$, o maior raio é $2$ em $\theta=\pi/4$. No entanto,
$$y=4\sin^2\theta\cos\theta.$$
Escrever $u=\cos\theta$ resulta em $y=4u(1-u^2)$ para $0\le u\le1$. Seu máximo ocorre em $u=1/\sqrt3$, resultando em $y_{\max}=8/(3\sqrt3)$ em um ângulo diferente. Os pontos extremos ambos fornecem $y=0$.
Integrar uma curva polar desconhecida
Uma equação polar não precisa ser um círculo ou cardióide nomeados. Para $r=\theta e^{\theta/2}$ em $0\le\theta\le\pi$, o raio aumenta de $0$ para $\pi e^{\pi/2}$. A curva começa no polo, vira no sentido antihorário por meio giro e termina no eixo negativo $x$. A região varrida a partir do polo é limitada pela curva e pelos raios das extremidades. Sua área é $\tfrac12\int_0^\pi\theta^2e^\theta\,d\theta$. Integração por partes duas vezes fornece um valor exato; não substitua pela área de um círculo com o maior raio.
$$\int\theta^2e^\theta\,d\theta
=e^\theta(\theta^2-2\theta+2)+C,$$
$$A=\frac12e^\pi(\pi^2-2\pi+2)-1.$$
Ler a região antes de escolher os limites
Estabeleça a convenção de raio não-negativo e ângulos permitidos, esboce as características importantes e mantenha qualquer polo perdido ou introduzido sob revisão ao converter equações. Para área, identifique a região e varra-a uma vez. Para maior distância, decida se a expressão a otimizar é $r$, $x$, $y$ ou uma distância até a linha especificada. Verifique tanto extremidades quanto valores estacionários.
Explorar
Curvas polares
Escolha uma curva e altere a. Na forma polar, um ponto é definido por sua distância r e ângulo θ — isso desenha rosáceas, cardioides e espirais.
Vocabulário
Treinar
| English | Português |
|---|---|
| cardioid/ˈkɑːdiɔɪd/ | cardioide |
| sector/ˈsektə/ | setor |
| normal vector/ˈnɔːml ˈvektə/ | vetor normal |
1.6
Vetores
Programa
| Os candidatos devem ser capazes de: | Notas e exemplos |
|---|---|
| usar a equação de um plano em qualquer uma das formas $ax + by + cz = d$ ou $\mathbf{r.n} = p$ ou $\mathbf{r} = \mathbf{a} + \lambda\mathbf{b} + \mu\mathbf{c}$ e converter equações de planos de uma forma para outra conforme necessário na resolução de problemas | |
| recordar que o produto vetorial $\mathbf{a} \times \mathbf{b}$ de dois vetores pode ser expresso tanto como $|\mathbf{a}||\mathbf{b}|\sin\theta\hat{\mathbf{n}}$, onde $\hat{\mathbf{n}}$ é um vetor unitário, ou na forma de componentes como $(a_2b_3 - a_3b_2)\mathbf{i} + (a_3b_1 - a_1b_3)\mathbf{j} + (a_1b_2 - a_2b_1)\mathbf{k}$ | |
| usar equações de retas e planos, junto com produto escalar e vetorial quando apropriado, para resolver problemas envolvendo distâncias, ângulos e interseções, incluindo: – determinar se uma reta está contida em um plano, é paralela a um plano ou intersecta um plano, e encontrar o ponto de interseção de uma reta e um plano quando existir – encontrar o pé da perpendicular de um ponto a um plano – encontrar o ângulo entre uma reta e um plano, e o ângulo entre dois planos – encontrar uma equação para a reta de interseção de dois planos – calcular a menor distância entre duas retas reversas – encontrar uma equação para a perpendicular comum a duas retas reversas. |
Fonte: Programa Cambridge International
Vetores descrevem magnitude e direção.
Encontrar a rota segura mais curta no espaço
Um drone deve se aproximar de um telhado plano pela rota mais curta. Um cabo deve unir dois trilhos que não se encontram. São problemas geométricos diferentes: primeiro identifique os pontos, linhas e plano envolvidos. Uma direção sozinha não é uma linha completa. Uma distância sozinha não localiza suas extremidades. Produtos vetoriais e produtos escalares permitem construir a geometria e depois verificá-la.
Escolher o produto que responde à pergunta
O produto escalar é $\mathbf u\cdot\mathbf v=u_1v_1+u_2v_2+u_3v_3$. Para vetores não nulos, ele vale $|\mathbf u||\mathbf v|\cos\theta$, logo um produto escalar zero identifica direções perpendiculares. O vetor nulo não tem direção nem ângulo definido. O produto vetorial é anticomutativo: inverter a ordem inverte seu sinal. Sua magnitude é $|\mathbf u||\mathbf v|\sin\theta$, a área do paralelogramo gerado pelos vetores. Um triângulo tem metade dessa área. Para entradas não paralelas, $\hat{\mathbf n}$ é o vetor normal unitário na direção do produto ordenado.
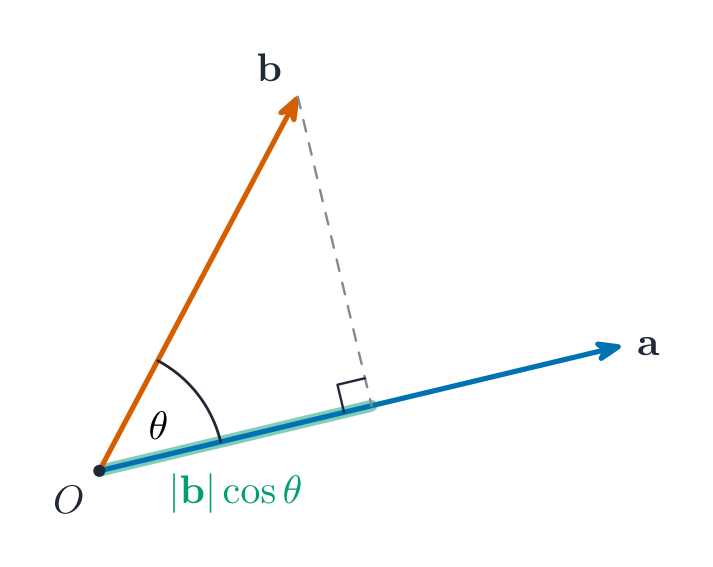
$$\mathbf u\times\mathbf v=|\mathbf u||\mathbf v|\sin\theta\,\hat{\mathbf n},\qquad |\hat{\mathbf n}|=1,$$
$$\mathbf u\times\mathbf v=
\begin{pmatrix}
u_2v_3-u_3v_2\\
u_3v_1-u_1v_3\\
u_1v_2-u_2v_1
\end{pmatrix}.$$
Para $\mathbf u=(1,1,0)$ e $\mathbf v=(0,1,1)$,
$$\mathbf u\times\mathbf v=(1,-1,1),\qquad
\mathbf u\cdot\mathbf v=1.$$
O produto cruzado tem produto escalar zero com cada entrada e módulo $\sqrt3$. Vetores paralelos têm produto cruzado zero, logo não podem fornecer uma direção normal para um plano único. Em comparação, $(1,1,0)$ e $(1,-1,0)$ têm produto escalar zero e são perpendiculares.
Leia as três formas de um plano
Um vetor normal é um vetor não nulo perpendicular a toda direção no plano. A forma cartesiana $ax+by+cz=d$ é a forma de produto escalar $\mathbf r\cdot\mathbf n=d$, com $\mathbf n=(a,b,c)$. Um vetor normal unitário é $\mathbf n/|\mathbf n|$. O número $d$ não é geralmente a distância à origem, exceto se o vetor normal for unitário. Em $\mathbf r=\mathbf a+\lambda\mathbf b+\mu\mathbf c$, $\mathbf a$ localiza um ponto e os vetores não paralelos $\mathbf b,\mathbf c$ fornecem direções no plano. Os parâmetros variam independentemente. Vetores de direção paralelos descrevem apenas uma reta, não um plano.
Um plano com normal $(2,-1,3)$ que passa por $(1,0,2)$ tem
$$2x-y+3z=2(1)-0+3(2)=8.$$
Multiplicar todos os coeficientes, incluindo o lado direito, pela mesma constante não nula resulta no mesmo plano.
Converta um plano paramétrico para forma cartesiana
Calcule o produto vetorial dos dois vetores diretores para encontrar um vetor normal. Em seguida, use um ponto conhecido para determinar a constante: $\mathbf n\cdot\mathbf r=\mathbf n\cdot\mathbf a$. Para três pontos dados, forme primeiro dois vetores de deslocamento a partir de um deles. Para retornar a uma equação paramétrica, escolha duas coordenadas como parâmetros livres, resolva a terceira e separe um ponto fixo dos dois termos direcionais. Verifique se ambas as direções têm produto escalar zero com o vetor normal.
A favor
$$\mathbf r=(1,0,2)+\lambda(1,1,0)+\mu(0,1,1),$$
a normal é $(1,-1,1)$, resultando em $x-y+z=3$. Inversamente, defina $x=1+\lambda$ e $z=2+\mu$. A equação cartesiana fornece $y=\lambda+\mu$, recuperando a forma paramétrica original.
Classifique uma reta e um plano antes de resolver
Substitua $\mathbf r=\mathbf a+t\mathbf u$ em $\mathbf n\cdot\mathbf r=d$. Se $\mathbf n\cdot\mathbf u\ne0$, há uma interseção, obtida a partir do parâmetro abaixo. Substitua novamente para obter o ponto real. Se $\mathbf n\cdot\mathbf u=0$, teste o ponto base. Quando $\mathbf n\cdot\mathbf a=d$, toda a reta está contida no plano; caso contrário, ela é paralela e separada. Dividir por zero ocultaria essa distinção.
$$t=\frac{d-\mathbf n\cdot\mathbf a}{\mathbf n\cdot\mathbf u}
\quad\text{when }\mathbf n\cdot\mathbf u\ne0.$$
Para o plano $x-y+z=3$, a reta $\mathbf r=t(1,0,1)$ intersecta-o quando $2t=3$, no ponto $(3/2,0,3/2)$. A reta $(1,0,2)+t(1,1,0)$ está contida no plano. A reta $t(1,1,0)$ é paralela e separada, pois seus pontos satisfazem $x-y+z=0$ em vez disso.
Encontre o pé da perpendicular
O pé $H$ de um ponto $P$ até um plano situa-se na reta normal que passa por $P$. Escreva $\mathbf h=\mathbf p-t\mathbf n$, substitua na equação do plano e resolva para $t$. O sinal determina o sentido ao longo da normal. Verifique ambas as condições: $H$ está no plano e $\overrightarrow{PH}$ é paralelo ao seu vetor normal. Simplesmente encontrar algum ponto no plano não o torna necessariamente o mais próximo.
De $P=(3,0,3)$ a $x-y+z=3$, utilize $\mathbf n=(1,-1,1)$:
$$\mathbf n\cdot(\mathbf p-t\mathbf n)=3
\quad\Rightarrow\quad 6-3t=3.$$
Assim, $t=1$ e $H=(2,1,2)$. Ele satisfaz $2-1+2=3$, e $\overrightarrow{PH}=(-1,1,-1)$ é paralelo à normal.
Meça a distância de um ponto a um plano
A menor distância é a componente do vetor de deslocamento na direção da normal. Para uma normal não nula, use o valor absoluto do numerador para obter uma distância não negativa; não confunda a constante do plano com o símbolo de distância. Multiplicar a equação de um plano por uma constante não nula altera o numerador e o denominador na mesma proporção, mantendo a distância inalterada. Um numerador nulo indica que o ponto já está no plano.
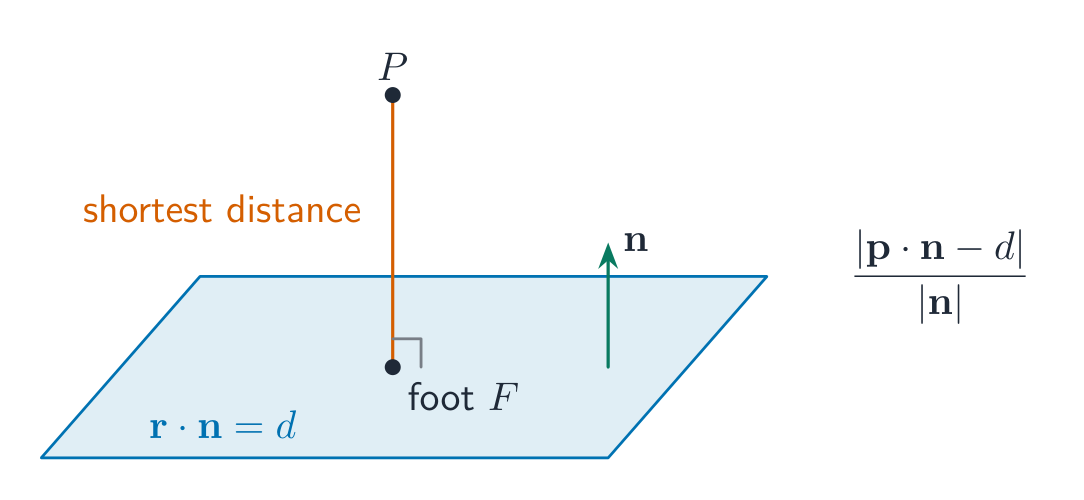
$$D=\frac{|ax_0+by_0+cz_0-d|}{\sqrt{a^2+b^2+c^2}}
=\frac{|\mathbf n\cdot\mathbf p-d|}{|\mathbf n|}.$$
Para $P=(3,0,3)$ e $x-y+z=3$, obtém-se $D=|6-3|/\sqrt3=\sqrt3$. Isso concorda com o comprimento de $\overrightarrow{PH}$ acima. A distância do plano à origem também é $|3|/\sqrt3=\sqrt3$, embora sejam problemas distintos de ponto a plano.
Use vetores normais para ângulos entre planos
O menor ângulo entre dois planos é o menor ângulo entre suas direções normais, com $0\le\alpha\le\pi/2$. O valor absoluto do produto escalar elimina a escolha da direção da normal: $\mathbf n$ e $-\mathbf n$ descrevem o mesmo plano. O ângulo $\phi$ entre uma reta e um plano é complementar ao ângulo entre sua direção e a normal do plano. Use o seno para o ângulo reta-plano, com $0\le\phi\le\pi/2$, e verifique se ambos os vetores direcionais são não nulos.
$$\cos\alpha=\frac{|\mathbf n_1\cdot\mathbf n_2|}{|\mathbf n_1||\mathbf n_2|},
\qquad
\sin\phi=\frac{|\mathbf u\cdot\mathbf n|}{|\mathbf u||\mathbf n|}.$$
The planes $x-y+z=3$ and $x+y+z=5$ have normals with scalar product $1$ and lengths $\sqrt3$, so $\alpha=\arccos(1/3)\approx70.5^\circ$. A line with direction $(1,0,1)$ makes angle $\phi=\arcsin(2/\sqrt6)\approx54.7^\circ$ with the first plane. Using cosine would give its angle with the normal instead.
Encontrar a interseção de dois planos
Para normais não paralelas, a direção da interseção é $\mathbf n_1\times\mathbf n_2$. Encontre um ponto comum resolvendo ambas as equações dos planos, e depois forneça uma equação completa da reta: ponto mais parâmetro vezes a direção. Se as normais forem paralelas, compare as constantes usando o mesmo fator de escala: os planos são idênticos ou paralelos e separados. Um produto vetorial nulo não pode fornecer uma direção de interseção.
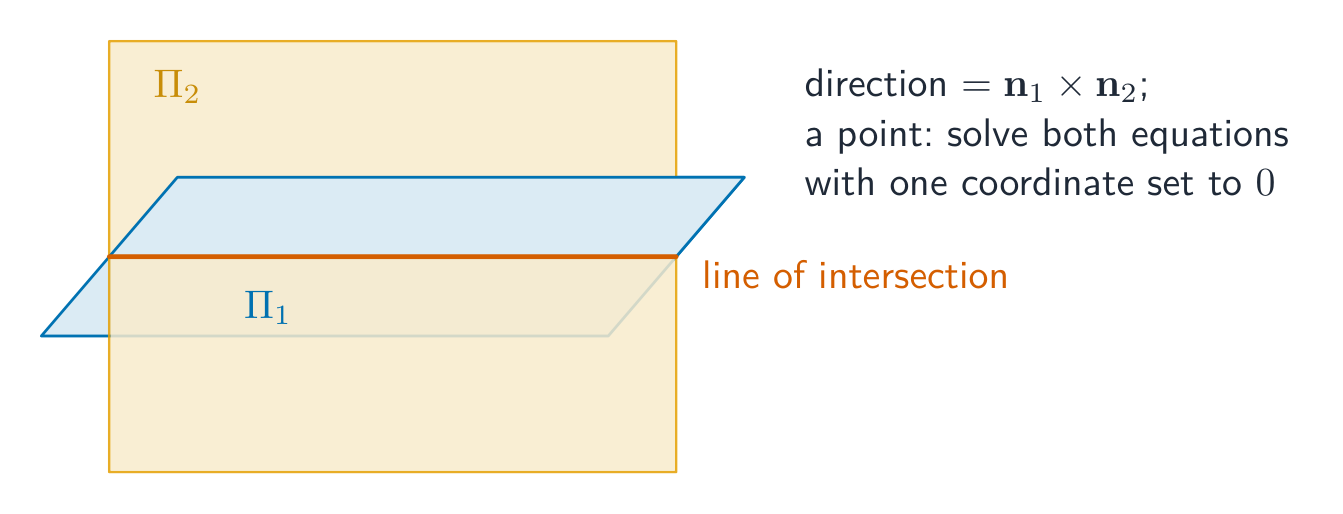
Subtraia $x-y+z=3$ de $x+y+z=5$ para obter $y=1$, então $x+z=4$. Um ponto comum é $(4,1,0)$. O produto vetorial das normais é $(-2,0,2)$, logo uma linha de interseção equivalente é
$$\mathbf r=(4,1,0)+t(-1,0,1).$$
Todo ponto desta reta satisfaz ambas as equações dos planos; não há necessidade de usar o vetor de direção não simplificado.
Decidir se duas retas são reversas
Retas reversas são nem paralelas nem concorrentes. Para $\mathbf r=\mathbf a+s\mathbf u$ e $\mathbf r=\mathbf b+t\mathbf v$, compare suas direções e, se não forem paralelas, resolva todas as três equações de coordenadas para encontrar uma interseção. Devem ser usados dois parâmetros distintos de reta. Quando $\mathbf u\times\mathbf v\ne0$, as retas são coplanares exatamente quando $(\mathbf b-\mathbf a)\cdot(\mathbf u\times\mathbf v)=0$. Um valor não nulo prova que elas são reversas. Não aplique o denominador de distância reversa a retas paralelas.
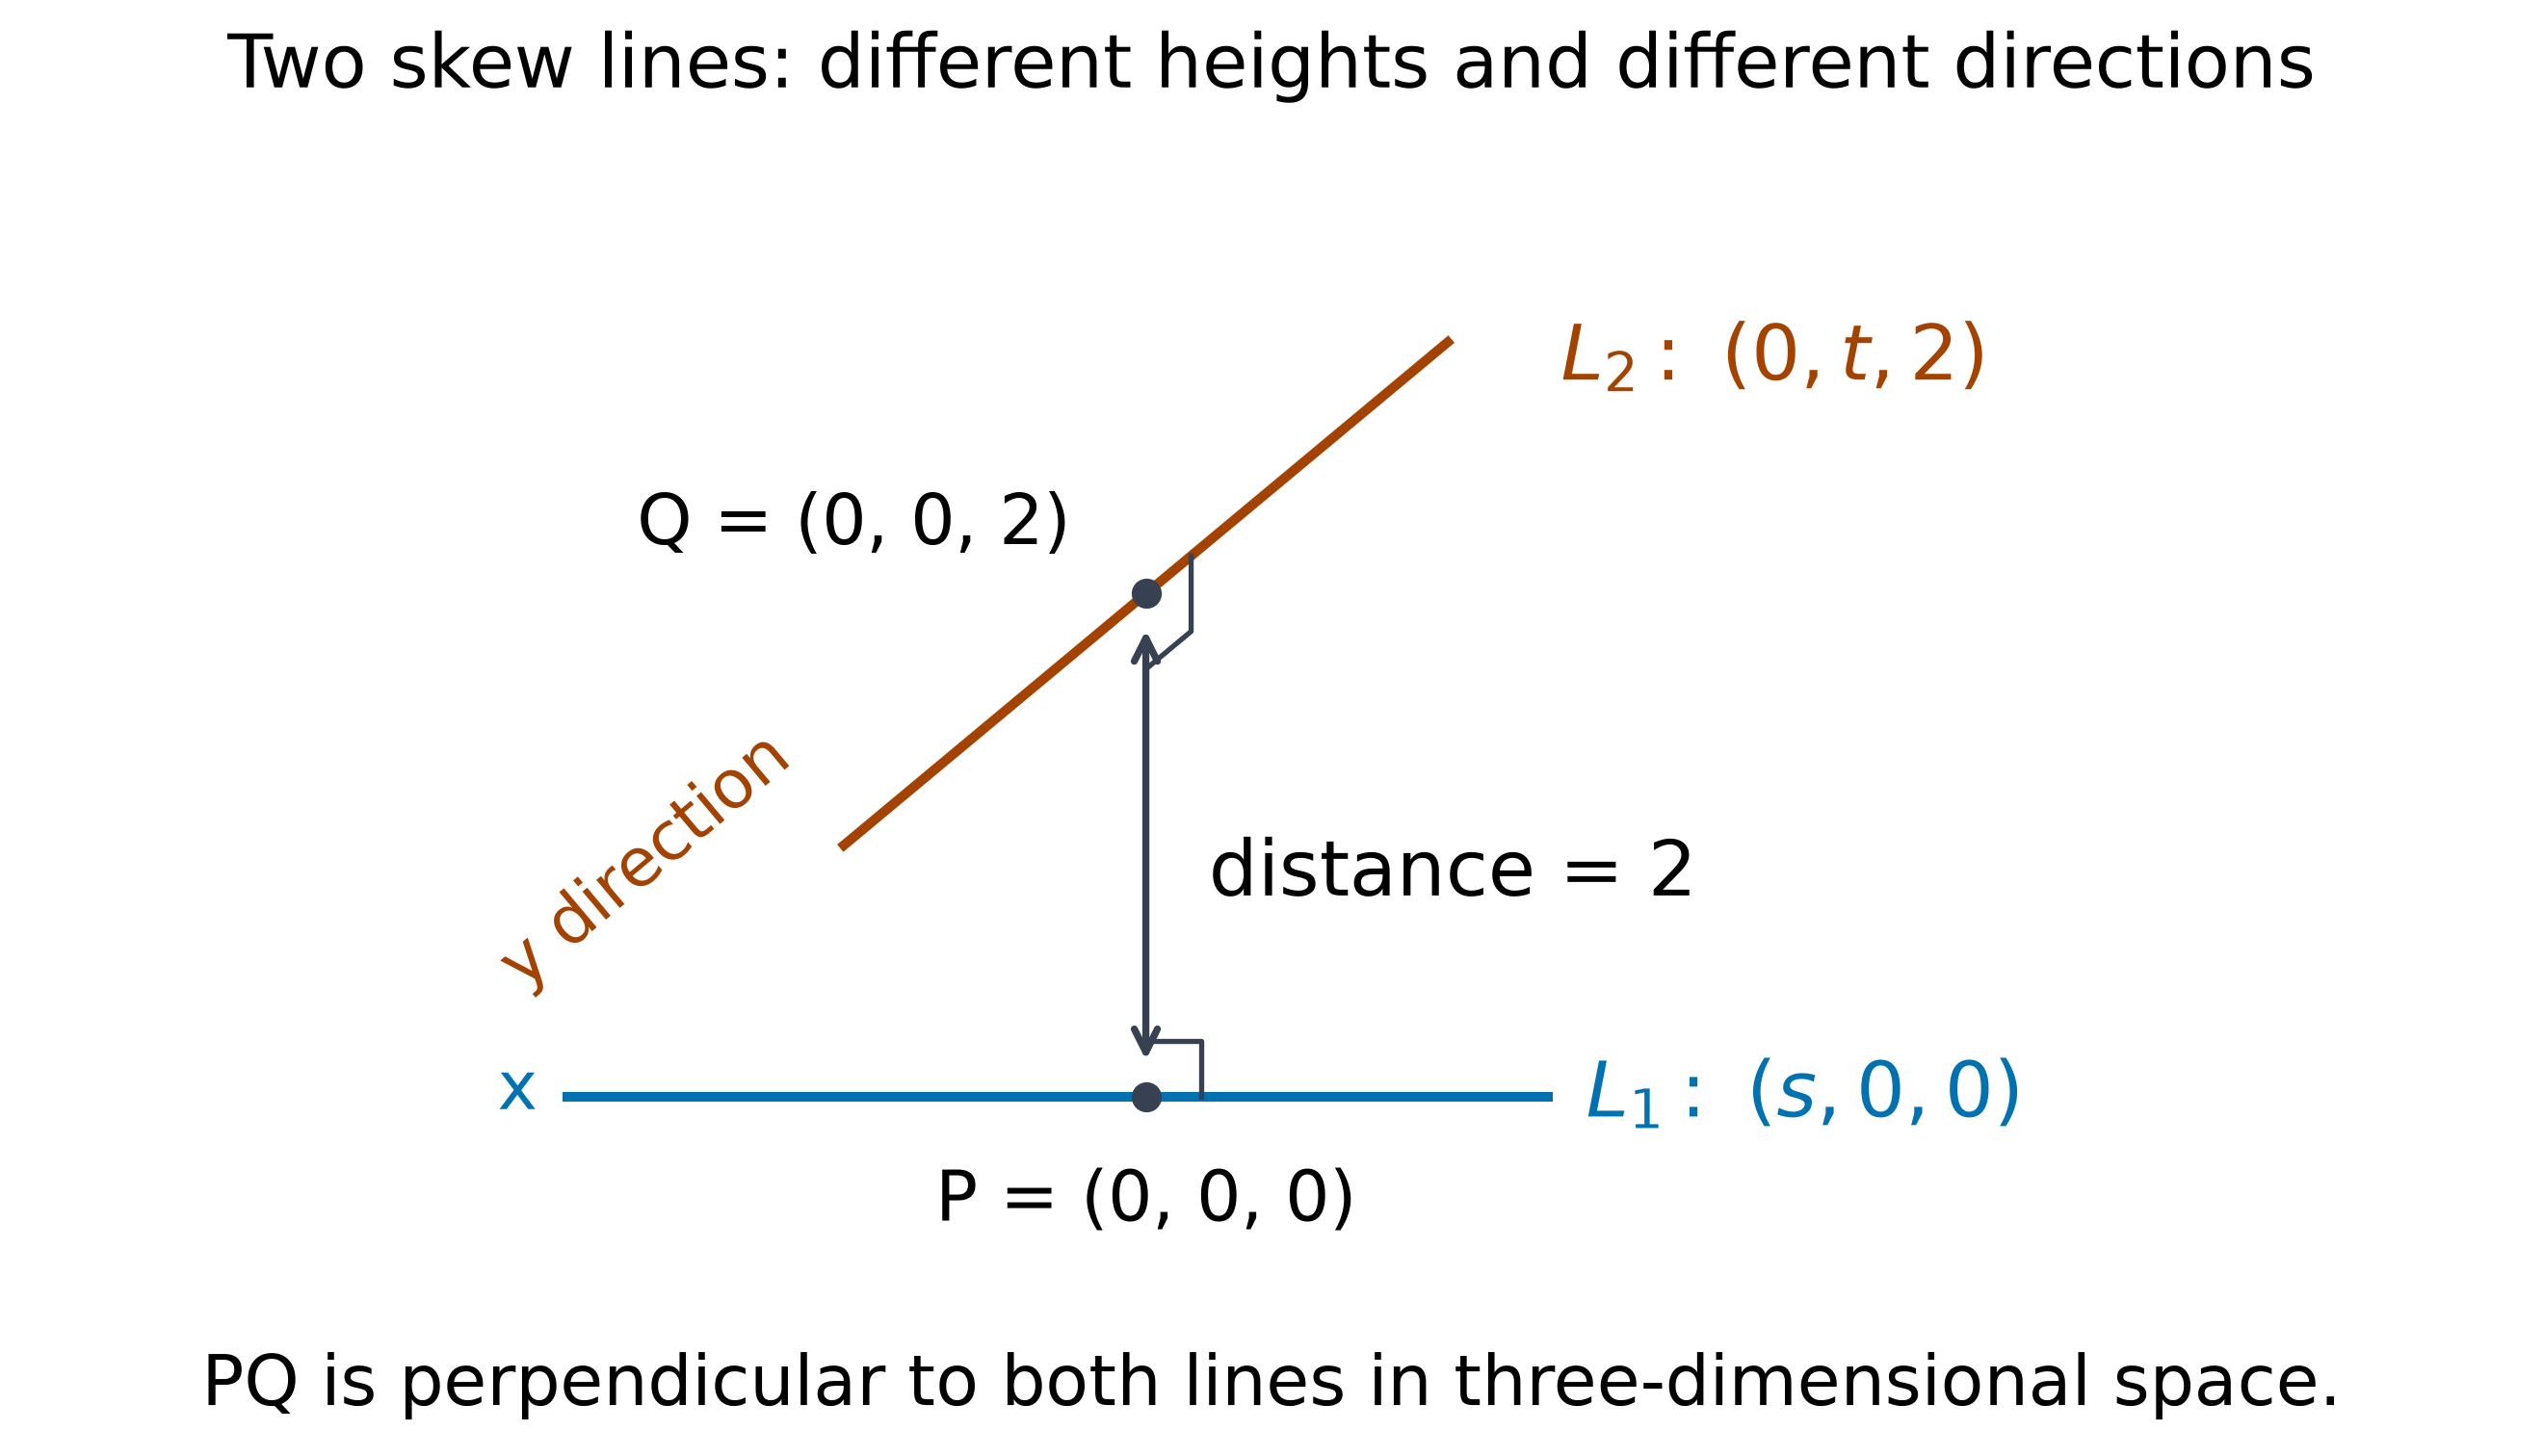
Este esquema usa o eixo x e uma reta paralela a y na altura 2. Seus pontos mais próximos têm as mesmas coordenadas x e y, logo seu conector tem comprimento 2.
Calcular a menor distância entre retas reversas
Para retas não paralelas, $\mathbf u\times\mathbf v$ é perpendicular a ambas. Projete o deslocamento entre seus pontos base sobre essa direção. Qualquer múltiplo não nulo do produto vetorial fornece a mesma distância. A fórmula abaixo dá uma distância, não a localização do segmento mais curto. Para retas paralelas, use $|(\mathbf b-\mathbf a)\times\mathbf u|/|\mathbf u|$ em vez disso; para retas não paralelas concorrentes, o numerador é zero.
$$D=\frac{|(\mathbf b-\mathbf a)\cdot(\mathbf u\times\mathbf v)|}
{|\mathbf u\times\mathbf v|}.$$
Seja
$$L_1:\ \mathbf r=(1,0,1)+s(1,1,0),\qquad
L_2:\ \mathbf r=(2,2,3)+t(0,1,1).$$
Seu produto vetorial é $(1,-1,1)$ e seu deslocamento de ponto base é $(1,2,2)$. Seu produto escalar com o produto vetorial é $1$, logo são reversas e $D=1/\sqrt3$.
Localizar a perpendicular comum
Sejam $P=\mathbf a+s\mathbf u$ e $Q=\mathbf b+t\mathbf v$. O conector mais curto obedece $(\mathbf q-\mathbf p)\cdot\mathbf u=0$ e $(\mathbf q-\mathbf p)\cdot\mathbf v=0$. Resolva essas duas equações simultâneas para os parâmetros. Forneça a perpendicular comum como uma reta por $P$ na direção $\mathbf u\times\mathbf v$, ou por $Q$ na mesma direção. Verifique se ela intercepta ambas as retas originais e se o comprimento do segmento coincide com a fórmula de distância. Uma direção perpendicular por um ponto arbitrário é insuficiente.
Para as duas retas acima,
$$\mathbf q-\mathbf p=(1-s,\ 2+t-s,\ 2+t).$$
A ortogonalidade fornece $2s-t=3$ e $s-2t=4$, logo $s=2/3$ e $t=-5/3$. Portanto
$$P=(5/3,2/3,1),\qquad Q=(2,1/3,4/3),$$
$$\mathbf r=(5/3,2/3,1)+k(1,-1,1)$$
is the common perpendicular. At $k=1/3$ it reaches $Q$, and $|PQ|=\sqrt3/3$ agrees with $1/\sqrt3$.
Verificar as condições geométricas
Uma normal deve ser não nula, um plano precisa de duas direções independentes, e o denominador de distância reversa requer retas não paralelas. Estabeleça restrições de parâmetro antes de elevar ao quadrado as equações de distância; valores absolutos podem gerar mais de um valor válido. Substitua um ponto proposto em seu plano, verifique uma reta de interseção em ambos os planos e valide ambas as equações de ortogonalidade para uma perpendicular comum. Essas verificações explicam por que o resultado resolve a geometria.
Explorar
Vetores
a · b = |a||b|cos θ
O produto escalar é zero exatamente quando dois vetores são perpendiculares.
Vocabulário
Treinar
| English | Português |
|---|---|
| plane/pleɪn/ | plano |
| vector product/ˈvektə ˈprɒdʌkt/ | produto vetorial |
| vectors/ˈvektəz/ | vetores |
| skew lines/skjuː laɪnz/ | retas reversas |
| mathematical induction/ˌmæθɪˈmætɪkl ɪnˈdʌkʃn/ | indução matemática |
| conjecture/kənˈdʒektʃə/ | conjetura |
| inductive proof/ɪnˈdʌktɪv pruːf/ | prova por indução |
| symmetric functions/sɪˈmetrɪk ˈfʌŋkʃnz/ | funções simétricas |
| perpendicular/ˌpɜːpənˈdɪkjʊlə/ | perpendicular |
| parallelogram/ˌpærəˈleləɡræm/ | paralelogramo |
| anti-commutative/ˌæntikəˈmjuːtətɪv/ | anticomutativo |
| scalar product/ˈskeɪlə ˈprɒdʌkt/ | produto escalar |
| unit normal/ˈjuːnɪt ˈnɔːml/ | vetor normal unitário |
| foot of a perpendicular/fʊt əvə ˌpɜːpənˈdɪkjʊlə/ | pé da perpendicular |
| common perpendicular/ˈkɒmən ˌpɜːpənˈdɪkjʊlə/ | perpendicular comum |
| positive integer/ˈpɒzɪtɪv ˈɪntɪdʒə/ | inteiro positivo |
| base case/beɪs keɪs/ | caso base |
| inductive step/ɪnˈdʌktɪv step/ | passo indutivo |
| divisible/dɪˈvɪzɪbl/ | divisível |
| inductive hypothesis/ɪnˈdʌktɪv haɪˈpɒθəsɪs/ | hipótese indutiva |
| factorial/fækˈtɔːrɪəl/ | fatorial |
1.7
Demonstração por indução
Programa
| Os candidatos devem ser capazes de: | Notas e exemplos |
|---|---|
| usar o método de indução matemática para estabelecer um resultado dado | p.ex. $\sum_{r=1}^{n} r^4 = \frac{1}{4}n^2(n+1)^2$, $u_n = \frac{1}{2}(1 + 3^{n-1})$ para a sequência dada por $u_{n+1} = 3u_n - 1$ e $u_1 = 1$, $\begin{pmatrix} 4 & -1 \\ 6 & -1 \end{pmatrix}^n = \begin{pmatrix} 3 \times 2^n - 2 & 1 - 2^n \\ 3 \times 2^{n+1} - 6 & 3 - 2^{n+1} \end{pmatrix}$, $3^{2n} + 2 \times 5^n - 3$ são divisíveis por 8. |
| reconhecer situações onde a conjetura baseada em uma prova limitada seguida por prova indutiva é uma estratégia útil, e realizá-la em casos simples. | p.ex. encontrar a $n$-ésima derivada de $x e^x$, encontrar $\sum_{r=1}^{n} r \times r!$. |
Fonte: Programa Cambridge International
Uma demonstração usando este método é uma demonstração indutiva.
Uma regra repetível deve ter um início
Verificar um padrão para os primeiros poucos números inteiros positivos não estabelece infinitos casos. A indução matemática une uma primeira afirmação verdadeira a uma regra que alcança toda próxima afirmação. O caso base inicia a cadeia. O passo indutivo prova uma ligação condicional para um inteiro arbitrário permitido, não apenas o próximo número em uma tabela curta.
Enunciar exatamente o que está sendo provado
Escreva a afirmação $P(n)$ e seu intervalo de inteiros, começando em $n_0$. Verifique $P(n_0)$ diretamente, usando uma condição inicial dada se apropriado. Em seguida, assuma $P(k)$ para um inteiro arbitrário $k\ge n_0$ e use essa suposição para deduzir $P(k+1)$. A hipótese indutiva é temporária e condicional: ela não assume o resultado para todo inteiro. Conclua que $P(n)$ vale para todos os inteiros $n\ge n_0$, pois o caso base verificado e o elo geral levam juntos a eles.
Não assuma o caso $k+1$ enquanto tenta prová-lo. Mostrar apenas $P(k+1)\Rightarrow P(k)$ gera a implicação incorreta. Álgebra retrógrada pode ajudar no planejamento, mas uma demonstração exige um argumento válido de progressão ou uma cadeia justificada de declarações equivalentes.
Adicione o novo termo em uma soma
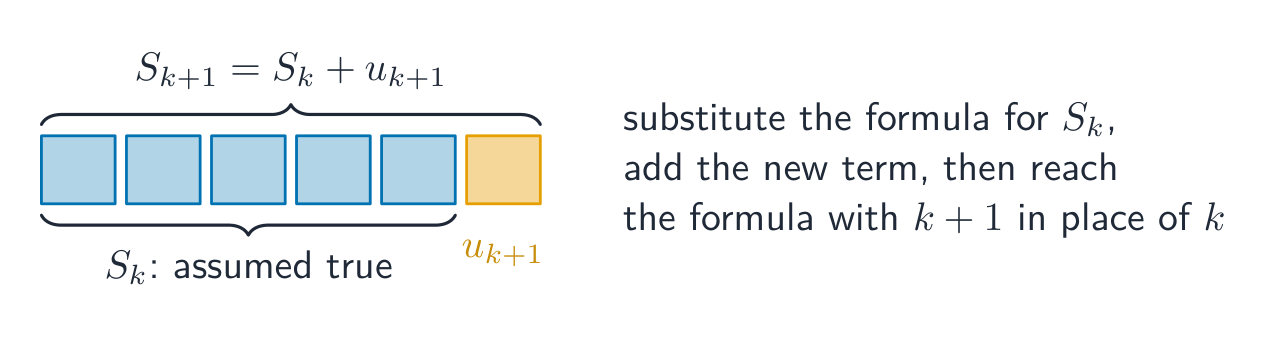
Para uma soma finita, separe o último termo da soma $k+1$. Substitua apenas seus primeiros $k$ termos pela hipótese, depois simplifique até a fórmula com $n=k+1$. Mostre o caso inicial, a hipótese exata e a conclusão final. Uma linha que apenas cita a fórmula da soma para $k+1$ não estabelece o elo.
Prove $\sum_{r=1}^{n}r(r+1)=n(n+1)(n+2)/3$ para inteiros positivos $n$.
Em $n=1$, ambos os lados são iguais a $2$. Assuma que a fórmula é válida para $n=k$. Então
$$\begin{aligned}
\sum_{r=1}^{k+1}r(r+1)
&=\frac{k(k+1)(k+2)}3+(k+1)(k+2)\\
&=\frac{(k+1)(k+2)(k+3)}3.
\end{aligned}$$
Esta é a fórmula requerida de $k+1$; logo, o resultado segue para todos os inteiros positivos por indução.
Expor um múltiplo inteiro para divisibilidade
Para provar que uma expressão é divisível por um inteiro não nulo $m$, escreva-a como $m$ vezes um inteiro. No passo indutivo, isole a expressão assumida divisível e mostre que todo termo restante também seja múltiplo de $m$. Tanto um múltiplo conveniente da expressão $k$ quanto a diferença entre expressões consecutivas podem ajudar. Nomeie o multiplicador inteiro; "é divisível por inspeção" pode ocultar o uso ausente da hipótese.
Seja $F_n=10^n-4^n$. Em $n=1$, $F_1=6$. Assuma $F_k=6q$ para um inteiro $q$. Então
$$\begin{aligned}
F_{k+1}
&=10(10^k-4^k)+6\cdot4^k\\
&=6(10q+4^k).
\end{aligned}$$
O colchete é um inteiro. Portanto, $6$ divide $F_{k+1}$, e a indução prova o resultado para todo inteiro positivo $n$.
Use a recorrência para avançar
Uma recorrência fornece um caminho válido para passar de $u_k$ para $u_{k+1}$. Verifique se uma forma fechada proposta tem o primeiro termo correto, substitua sua versão $k$ na recorrência e simplifique. Não insira a fórmula proposta $k+1$ na recorrência e chame isso de prova, a menos que estabeleça uma equivalência reversível com a fórmula conhecida $k$. A rota mais clara começa pela recorrência dada.
Suponha $u_1=2$ e $u_{n+1}=3u_n+2$. A afirmação é $u_n=3^n-1$. É verdadeira em $n=1$. Assumindo $u_k=3^k-1$,
$$u_{k+1}=3(3^k-1)+2=3^{k+1}-1.$$
Isso prova a forma fechada afirmada para todos os inteiros positivos, não apenas os primeiros termos calculados $2,8,26$.
Preservar um limite e verificar sinais do denominador
Para uma desigualdade envolvendo uma recorrência, substitua a hipótese em uma expressão cujo sinal possa ser controlado. Explique por que seu denominador é positivo antes de usá-lo para preservar a desigualdade. Às vezes, a hipótese necessária contém dois limites. Prove que ambos sobrevivem ao passo. Uma vez estabelecido um limite para cada termo, ele pode justificar um argumento de monotonicidade posterior sem assumir a resposta.
Sejam $u_1=1$ e $u_{n+1}=(4u_n+3)/(u_n+2)$. Prove $0<u_n<3$.
O primeiro termo satisfaz ambas as desigualdades. Se $0<u_k<3$, o numerador e o denominador de $u_{k+1}$ são positivos. Além disso,
$$3-u_{k+1}=\frac{3-u_k}{u_k+2}>0.$$
Logo, $0<u_{k+1}<3$. Por indução, $0<u_n<3$ para todo inteiro positivo $n$. Os limites estabelecidos fornecem então
$$u_{n+1}-u_n=\frac{(3-u_n)(u_n+1)}{u_n+2}>0,$$
portanto, a sequência é crescente. Esta última dedução usa o limite provado; não o substitui.
Provar uma fórmula de potência de matriz por multiplicação
Para potências de uma matriz, $M^{k+1}=M^kM$. Substitua a expressão proposta para $M^k$, multiplique linha por coluna e mostre que cada entrada tem a forma $k+1$. Uma potência de matriz não é encontrada elevando cada entrada a uma potência. Além disso, uma fórmula verificada em $M$ e $M^2$ é apenas evidência até que o passo arbitrário-$k$ tenha sido provado.
Para $M=\begin{pmatrix}2&1\\0&1\end{pmatrix}$, afirma-se
$$M^n=\begin{pmatrix}2^n&2^n-1\\0&1\end{pmatrix}
\quad(n\ge1).$$
O caso $n=1$ é $M$ em si. Usando a hipótese de $k$,
$$\begin{aligned}
M^{k+1}
&=\begin{pmatrix}2^k&2^k-1\\0&1\end{pmatrix}
\begin{pmatrix}2&1\\0&1\end{pmatrix}\\
&=\begin{pmatrix}2^{k+1}&2^{k+1}-1\\0&1\end{pmatrix}.
\end{aligned}$$
Portanto, a fórmula vale para todos os inteiros positivos por indução. O caso separado $n=0$ é $M^0=I$, que também se encaixa nesta fórmula.
Conjeturar e provar um padrão de derivada
Uma conjetura é uma sugestão baseada em evidências, não um teorema estabelecido. Calcule algumas derivadas, procure um padrão e expresse-o precisamente com seu valor inicial de $n$. Para uma fórmula de derivada de ordem $n$, diferencie a derivada assumida de ordem $k$ uma vez. Um padrão correto exige uma diferenciação real e simplificação no passo indutivo.
Para $f(x)=xe^{2x}$, as primeiras derivadas são $e^{2x}(2x+1)$, $e^{2x}(4x+4)$ e $e^{2x}(8x+12)$. Conjeture
$$f^{(n)}(x)=2^{n-1}e^{2x}(2x+n),\qquad n\ge1.$$
A primeira derivada fornece o caso base. Diferenciar a fórmula de $k$ resulta em
$$2^{k-1}e^{2x}\{2(2x+k)+2\}
=2^ke^{2x}(2x+k+1),$$
que é a derivada de ordem $k+1$ requerida. Logo, a conjetura é verdadeira para todo inteiro positivo $n$.
Associe a ordem da derivada na afirmação
Se a fórmula alegada for para a ordem de derivada $2n$, aumentar $n$ em uma unidade eleva a ordem da derivada em duas. O passo indutivo deve diferenciar duas vezes. Conte a ordem da derivada antes de iniciar o cálculo algébrico. Acompanhe o sinal alternado e o coeficiente dependendo de $n$ separadamente. Uma afirmação sobre ordens pares selecionadas não é automaticamente uma afirmação sobre todas as ordens de derivada.
Para $f(x)=x\sin x$, afirma-se
$$f^{(2n)}(x)=(-1)^n(x\sin x-2n\cos x),\qquad n\ge1.$$
Em $n=1$, $f''(x)=2\cos x-x\sin x$, conforme exigido. Diferenciar a fórmula assumida de ordem $2k$ uma vez resulta em $(-1)^k\{x\cos x+(2k+1)\sin x\}$. Uma segunda diferenciação resulta em
$$(-1)^k\{-x\sin x+(2k+2)\cos x\}
=(-1)^{k+1}\{x\sin x-2(k+1)\cos x\},$$
completando o passo até a ordem de derivada $2(k+1)$. Portanto, a fórmula vale para todos os inteiros positivos $n$ por indução.
Converta uma tentativa curta em uma conjectura de fatorial
Um fatorial é $n!=1\cdot2\cdots n$ para um inteiro positivo $n$, com $0!=1$. Algumas somas parciais podem sugerir um fatorial deslocado, mas o padrão deve sobreviver a um passo indutivo geral. Calcule os primeiros termos cuidadosamente e procure uma expressão simples após somar ou subtrair uma constante. Quando uma questão pede indução, apresente essa prova mesmo que um argumento telescópico direto também esteja disponível.
Para $S_n=\sum_{r=1}^{n}r\,r!$, as primeiras somas são $1,5,23,119$. Adicionar $1$ sugere $S_n=(n+1)!-1$.
Em $n=1$, ambos os lados são iguais a $1$. Assumindo a fórmula para $k$,
$$\begin{aligned}
S_{k+1}
&=(k+1)!-1+(k+1)(k+1)!\\
&=(k+2)(k+1)!-1=(k+2)!-1.
\end{aligned}$$
Assim, a conjectura é válida para todos os inteiros positivos por indução. A identidade $r\,r!=(r+1)!-r!$ também explica por que as somas se telescopiam, mas listar valores iniciais isoladamente não constitui uma prova.
Comece no primeiro valor que a afirmação realmente cobre
Uma afirmação pode começar em $n=4$ ou outro inteiro declarado. Prove esse caso base e assuma que $k$ está dentro do intervalo permitido; não substitua silenciosamente o domínio por todos os inteiros positivos. Para $2^n\ge n^2$ com $n\ge4$, o caso base é $16=16$. Assumindo $2^k\ge k^2$ para $k\ge4$, temos $2^{k+1}\ge2k^2\ge(k+1)^2$, porque $2k^2-(k+1)^2=(k-1)^2-2>0$ está nesse intervalo. Portanto, a indução prova a afirmação declarada para todos os inteiros $n\ge4$.
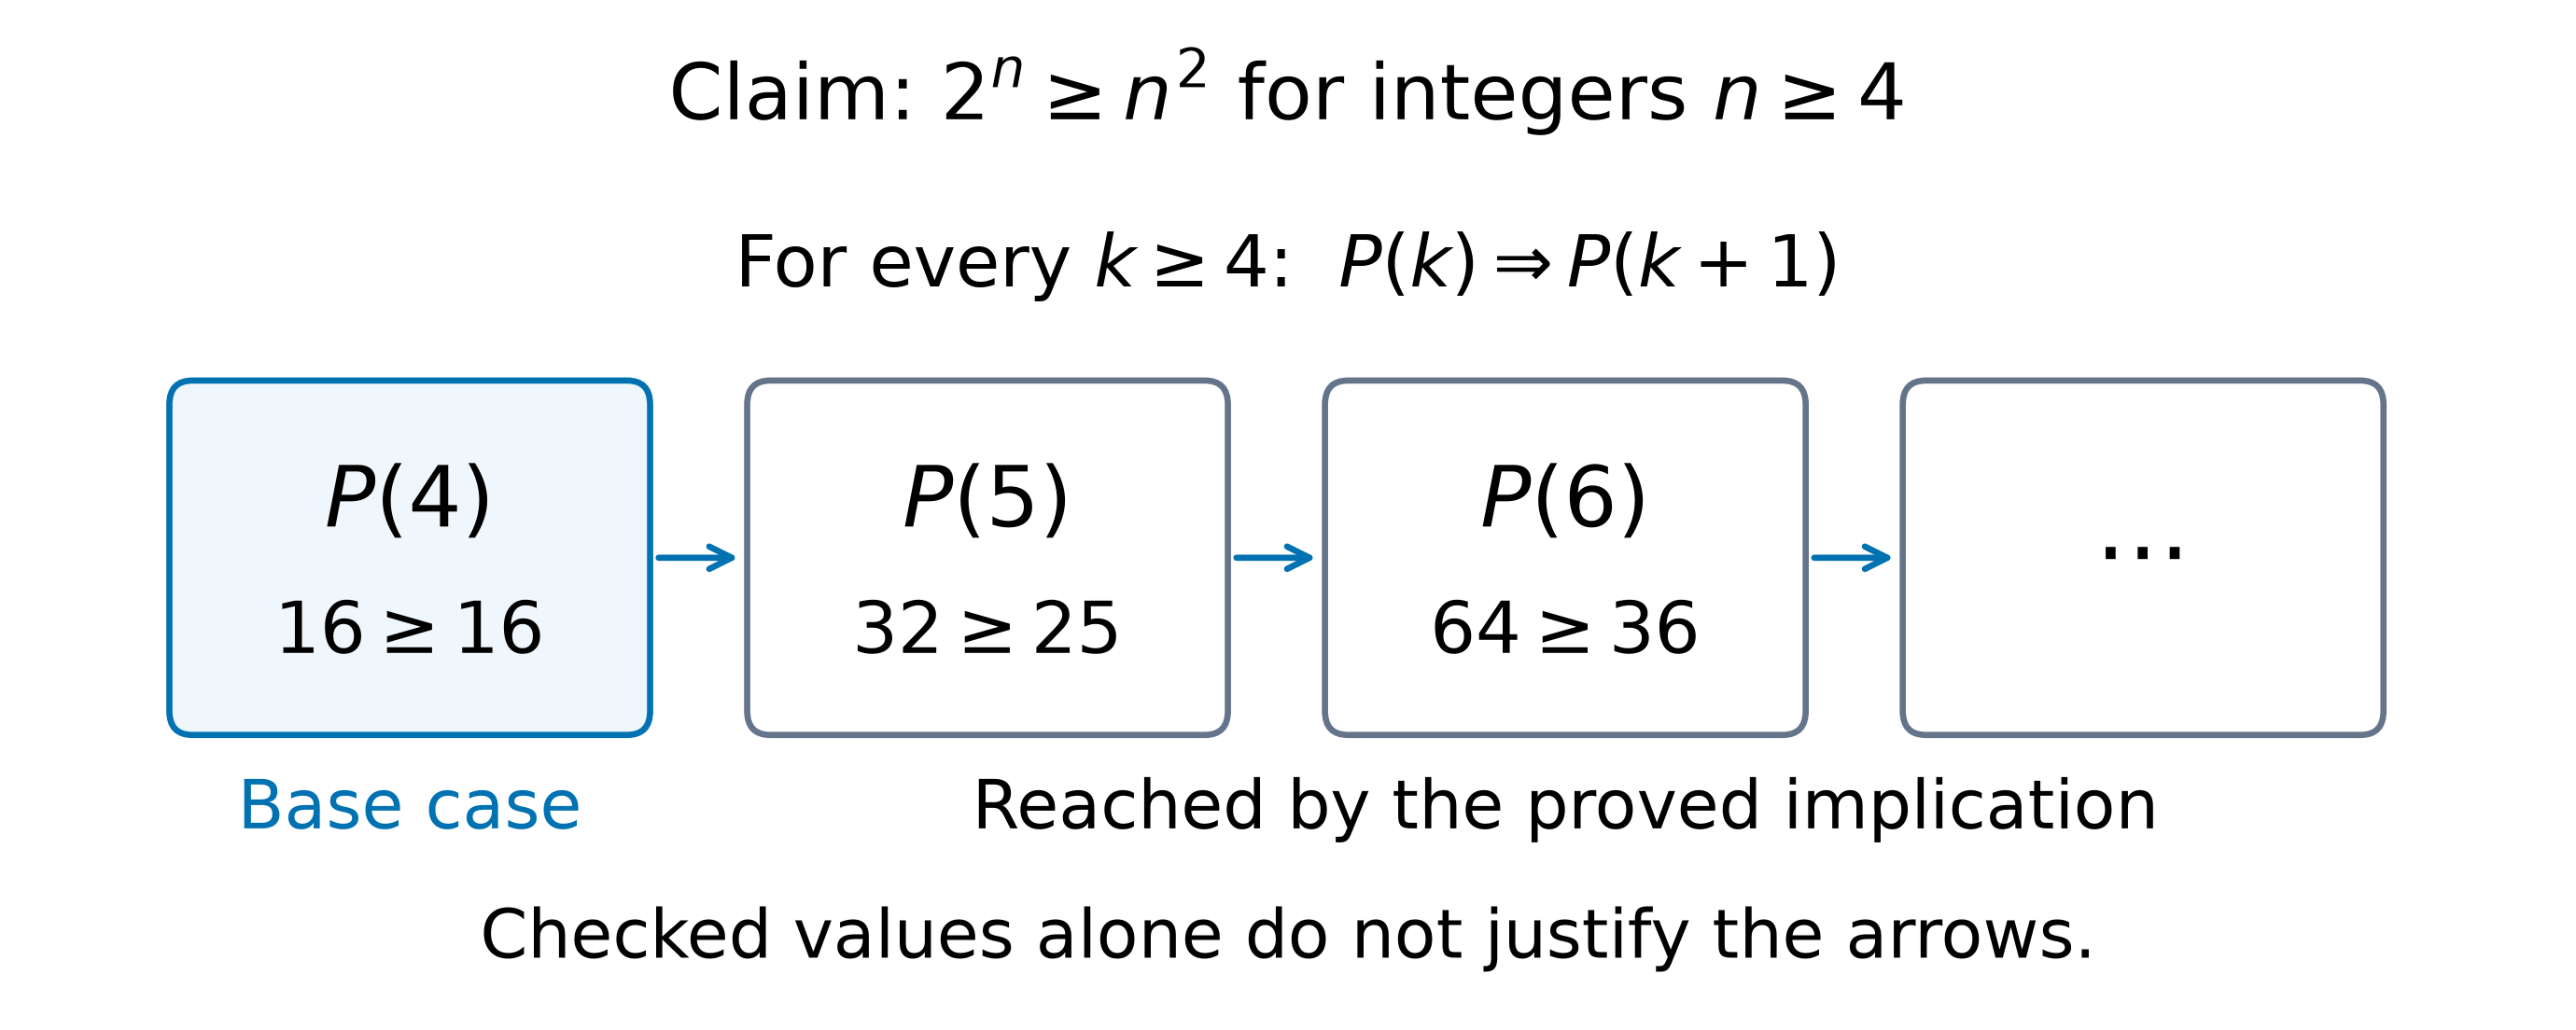
A cadeia prova a faixa declarada começando em 4. Na verdade, n=3 falha, já que 8 é menor que 9; o ponto inicial faz parte da afirmação.
Audite a implicação e a conclusão
Verifique se a hipótese é usada para provar o próximo caso na direção frontal, com todas as expressões definidas. Um caso base verificado e uma implicação reversa sozinhos não estabelecem a afirmação para inteiros posteriores. Associe a conclusão ao elo: $P(k)\Rightarrow P(k+1)$ alcança todo inteiro posterior, enquanto um elo de $k$ para $k+2$ alcança apenas uma paridade a partir de uma base única. Para cobrir ambas as paridades com esse elo, são necessários dois casos iniciais.
As afirmações $P(n): n\le5$ fornecem um aviso. $P(1)$ é verdadeira e $P(k+1)\Rightarrow P(k)$ é verdadeira para inteiros positivos, contudo $P(6)$ é falsa. A implicação reversa não pode substituir o passo direto necessário.
Erros comuns.
- Erros de sinal nas relações entre raízes e coeficientes: para $ax^3+bx^2+cx+d=0$, $\sum\alpha=-\tfrac ba$, $\sum\alpha\beta=\tfrac ca$, $\alpha\beta\gamma=-\tfrac da$.
- Substituir a nova raiz na equação em vez da antiga: para raízes $2\alpha$, use $x=\tfrac y2$, não $x=2y$.
- Deixar de identificar a assíntota oblíqua quando o grau do numerador é uma unidade maior que o do denominador.
- No método das diferenças, cancelar todos os termos: escreva os primeiros e os últimos termos para ver quais restam.
- Multiplicar matrizes de transformação na ordem errada: $\mathbf{BA}$ significa aplicar $\mathbf A$ primeiro.
- Esquecer que $|\det\mathbf M|$ é o fator de escala de área e que um determinante negativo indica que há uma reflexão envolvida.
- Usar $\cos$ para o ângulo entre uma reta e um plano; essa fórmula fornece o ângulo com a normal.
- Encerrar uma demonstração por indução sem a conclusão ou usar o resultado $n=k+1$ em sua própria demonstração.
Explorar
Rota de prova por indução
Veja a indução como uma primeira domino mais uma regra que empurra cada próximo caso.
1.7
Prática
Responda antes de ler as respostas abaixo.
- As raízes de $2x^3-3x^2+4x-5=0$ são $\alpha$, $\beta$ e $\gamma$. Encontre $\alpha+\beta+\gamma$, $\alpha\beta+\beta\gamma+\gamma\alpha$ e $\alpha\beta\gamma$. Em seguida, encontre $\alpha^2+\beta^2+\gamma^2$ e explique o que seu sinal indica sobre as raízes.
- Para a mesma equação, encontre uma equação cúbica com coeficientes inteiros cujas raízes sejam $2\alpha$, $2\beta$ e $2\gamma$.
- Para $y=\dfrac{x^2+x-2}{x-3}$: (a) indique a assíntota vertical e encontre a assíntota oblíqua; (b) mostre que $y$ não pode assumir nenhum valor estritamente entre $7-2\sqrt{10}$ e $7+2\sqrt{10}$.
- Use resultados conhecidos para mostrar que $\displaystyle\sum_{r=1}^{n}r(r+1)=\tfrac13n(n+1)(n+2)$.
- Use o método das diferenças para encontrar $\displaystyle\sum_{r=1}^{n}\frac{1}{r(r+1)}$ e deduza a soma infinita.
- (a) Encontre a inversa de $\mathbf{A}=\begin{pmatrix}3&1\\5&2\end{pmatrix}$. (b) Descreva a transformação dada por $\mathbf{R}=\begin{pmatrix}0&-1\\1&0\end{pmatrix}$, encontre $\mathbf{R}^2$ e descreva-a, e encontre os pontos invariantes de $\mathbf{R}$.
- Esboce a curva $r=2(1+\cos\theta)$ para $0\le\theta<2\pi$ e encontre a área que ela delimita.
- A reta $l$ é $\mathbf{r}=\begin{pmatrix}1\\0\\2\end{pmatrix}+t\begin{pmatrix}1\\2\\-1\end{pmatrix}$ e o plano $\Pi$ é $x+y+z=9$. Encontre o ponto em que $l$ encontra $\Pi$ e o ângulo agudo entre $l$ e $\Pi$.
- Prove por indução que $\displaystyle\sum_{r=1}^{n}r^3=\tfrac14n^2(n+1)^2$ para todos os inteiros positivos $n$.
- Prove por indução que $7^n-1$ é divisível por $6$ para todos os inteiros positivos $n$.
1.7
Respostas
- $\sum\alpha=\tfrac32$, $\sum\alpha\beta=\tfrac42=2$, $\alpha\beta\gamma=\tfrac52$. $\sum\alpha^2=\left(\tfrac32\right)^2-2(2)=-\tfrac74$. Uma soma de quadrados de números reais não pode ser negativa, portanto as raízes não são todas reais: há uma raiz real e um par de raízes complexas conjugadas.
- Faça $y=2x$, portanto $x=\tfrac y2$: $2\cdot\tfrac{y^3}{8}-3\cdot\tfrac{y^2}{4}+4\cdot\tfrac y2-5=0$. Multiplique por $4$: $y^3-3y^2+8y-20=0$.
- (a) $x=3$. A divisão fornece $x^2+x-2=(x-3)(x+4)+10$, portanto $y=x+4+\dfrac{10}{x-3}$ e a assíntota oblíqua é $y=x+4$. (b) $y(x-3)=x^2+x-2$ fornece $x^2+(1-y)x+(3y-2)=0$. Para que $x$ seja real, é necessário que $(1-y)^2-4(3y-2)\ge0$, isto é, $y^2-14y+9\ge0$. As raízes de $y^2-14y+9=0$ são $7\pm2\sqrt{10}$, portanto $y\le7-2\sqrt{10}$ ou $y\ge7+2\sqrt{10}$.
- $\sum r^2+\sum r=\tfrac16n(n+1)(2n+1)+\tfrac12n(n+1)=\tfrac16n(n+1)\big[(2n+1)+3\big]=\tfrac16n(n+1)(2n+4)=\tfrac13n(n+1)(n+2)$.
- $\dfrac{1}{r(r+1)}=\dfrac1r-\dfrac1{r+1}$. Ao escrever os termos, tudo se cancela, exceto o primeiro e o último: $\displaystyle\sum_{r=1}^{n}=1-\frac1{n+1}=\frac{n}{n+1}$. Quando $n\to\infty$, $\dfrac1{n+1}\to0$, portanto a soma infinita é $1$.
- (a) $\det\mathbf{A}=6-5=1$, portanto $\mathbf{A}^{-1}=\begin{pmatrix}2&-1\\-5&3\end{pmatrix}$. (b) $\mathbf{R}$ é uma rotação de $90^\circ$ no sentido anti-horário em torno da origem. $\mathbf{R}^2=\begin{pmatrix}-1&0\\0&-1\end{pmatrix}$, uma rotação de $180^\circ$. $\mathbf{R}\begin{pmatrix}x\\y\end{pmatrix}=\begin{pmatrix}x\\y\end{pmatrix}$ fornece $-y=x$ e $x=y$, portanto apenas a origem é invariante.
- A cardioide tem $r=4$ em $\theta=0$, $r=2$ em $\theta=\tfrac\pi2$ e uma cúspide no polo quando $\theta=\pi$. Área $=\tfrac12\displaystyle\int_0^{2\pi}4(1+\cos\theta)^2\,d\theta=2\int_0^{2\pi}\left(1+2\cos\theta+\tfrac12+\tfrac12\cos2\theta\right)d\theta=2\left(\tfrac32\cdot2\pi\right)=6\pi$.
- Substitua: $(1+t)+2t+(2-t)=9$, portanto $3+2t=9$ e $t=3$; o ponto é $(4,6,-1)$. Com $\mathbf d=(1,2,-1)$ e $\mathbf n=(1,1,1)$: $\sin\theta=\dfrac{|\mathbf d\cdot\mathbf n|}{|\mathbf d||\mathbf n|}=\dfrac{2}{\sqrt6\sqrt3}=\dfrac{\sqrt2}{3}$, portanto $\theta\approx28.1^\circ$. Para o ângulo com o plano, usa-se $\sin$, pois $\mathbf n$ é perpendicular ao plano.
- Caso base $n=1$: ambos os lados são iguais a $1$. Suponha $\sum_{r=1}^{k}r^3=\tfrac14k^2(k+1)^2$. Então $\sum_{r=1}^{k+1}r^3=\tfrac14k^2(k+1)^2+(k+1)^3=\tfrac14(k+1)^2\big(k^2+4k+4\big)=\tfrac14(k+1)^2(k+2)^2$, que é a fórmula com $n=k+1$. O resultado é verdadeiro para $n=1$ e verdadeiro para $n=k+1$ sempre que for verdadeiro para $n=k$, portanto, por indução, é verdadeiro para todos os inteiros positivos $n$.
- $n=1$: $7-1=6$. Suponha $7^k-1=6m$ para um inteiro $m$. Então $7^{k+1}-1=7\cdot7^k-1=7(7^k-1)+6=42m+6=6(7m+1)$, que é divisível por $6$. É verdadeiro para $n=1$ e verdadeiro para $k+1$ sempre que for verdadeiro para $k$, portanto é verdadeiro para todos os inteiros positivos $n$.
1.7
Dicas de prova
- Use as relações entre raízes e coeficientes (soma, soma de pares, produto) em vez de resolver o polinômio.
- Para a demostração por indução, apresente o caso base, assuma o resultado para $n = k$, prove para $n = k+1$, e escreva uma conclusão clara.
- Esboce gráficos de funções racionais com suas assíntotas e pontos de virada; use o método das diferenças para uma soma.
- Para matrizes, conheça o determinante, a inversa e as linhas invariantes, e interprete cada transformação geometricamente.
Aulas interativas sobre este tópico
Passe por ele passo a passo, com exercícios de verificação instantânea.