コンテンツへスキップ

三角関数および極座標関数

AP Precalculus · トピック 3

查看幻灯片 練習する
このトピックのビデオレッスン 動画ページを開く
8:08

三角関数と極座標関数

ある点が一定の速度で円周上を移動している様子を見てください。その点は上下に動き、再び上昇し、繰り返されます。その高さを時間に対してプロットすると、それは…になります。

英語ナレーション・英語+中文字幕 burning-in

3.1

周期的現象

シラバス

学習目標 3.1.A: 言語表現に基づく周期関係のグラフを作成する。

  • 3.1.A.1 入力値が増加するにつれて、出力値が連続した等しい長さの区間で繰り返しパターンを示す場合、ある文脈の2つの側面の間に周期関係が存在すると特定できる。
  • 3.1.A.2 周期関係のグラフは、その関係の単一サイクルのグラフから作成できる。

学習目標 3.1.B: 言語表現に基づき、周期関数の重要な特徴を説明する。

  • 3.1.B.1 関数の 周期 は、定義域内のすべての $x$ に対して $f(x + k) = f(x)$ が成り立つ最小の正の値 $k$ である。したがって、周期関数の振る舞いは幅 $k$ のいかなる区間によっても完全に決定される。
  • 3.1.B.2 周期は、連続する等しい長さの出力値を検証し、パターンが繰り返され始める場所を見つけることで推定できる。
  • 3.1.B.3 周期関数は、増減区間や異なる凹性、および様々な変化率など、他の関数の特徴を持つことがある。しかし、周期関数においては、関数の1つの周期で見られる特徴は、すべての周期に現れる。
出典: College Board AP コースおよび試験説明書

軌道中のISS:三角関数と極座標関数は周期運動と円運動を記述する

ある関係が周期的であるとは、入力の一定間隔で出力のパターンが繰り返されることである。周期とは、すべての $x$ に対して $f(x+k)=f(x)$ が成立する最小の正の $k$ である。単一のパターンをコピーすることで全体のグラフを作成でき、パターンが繰り返される間隔を見つけることで周期を推定できる。各パターンの内部でも、周期的関数は増加・減少区間や最大値・最小値を持つ。

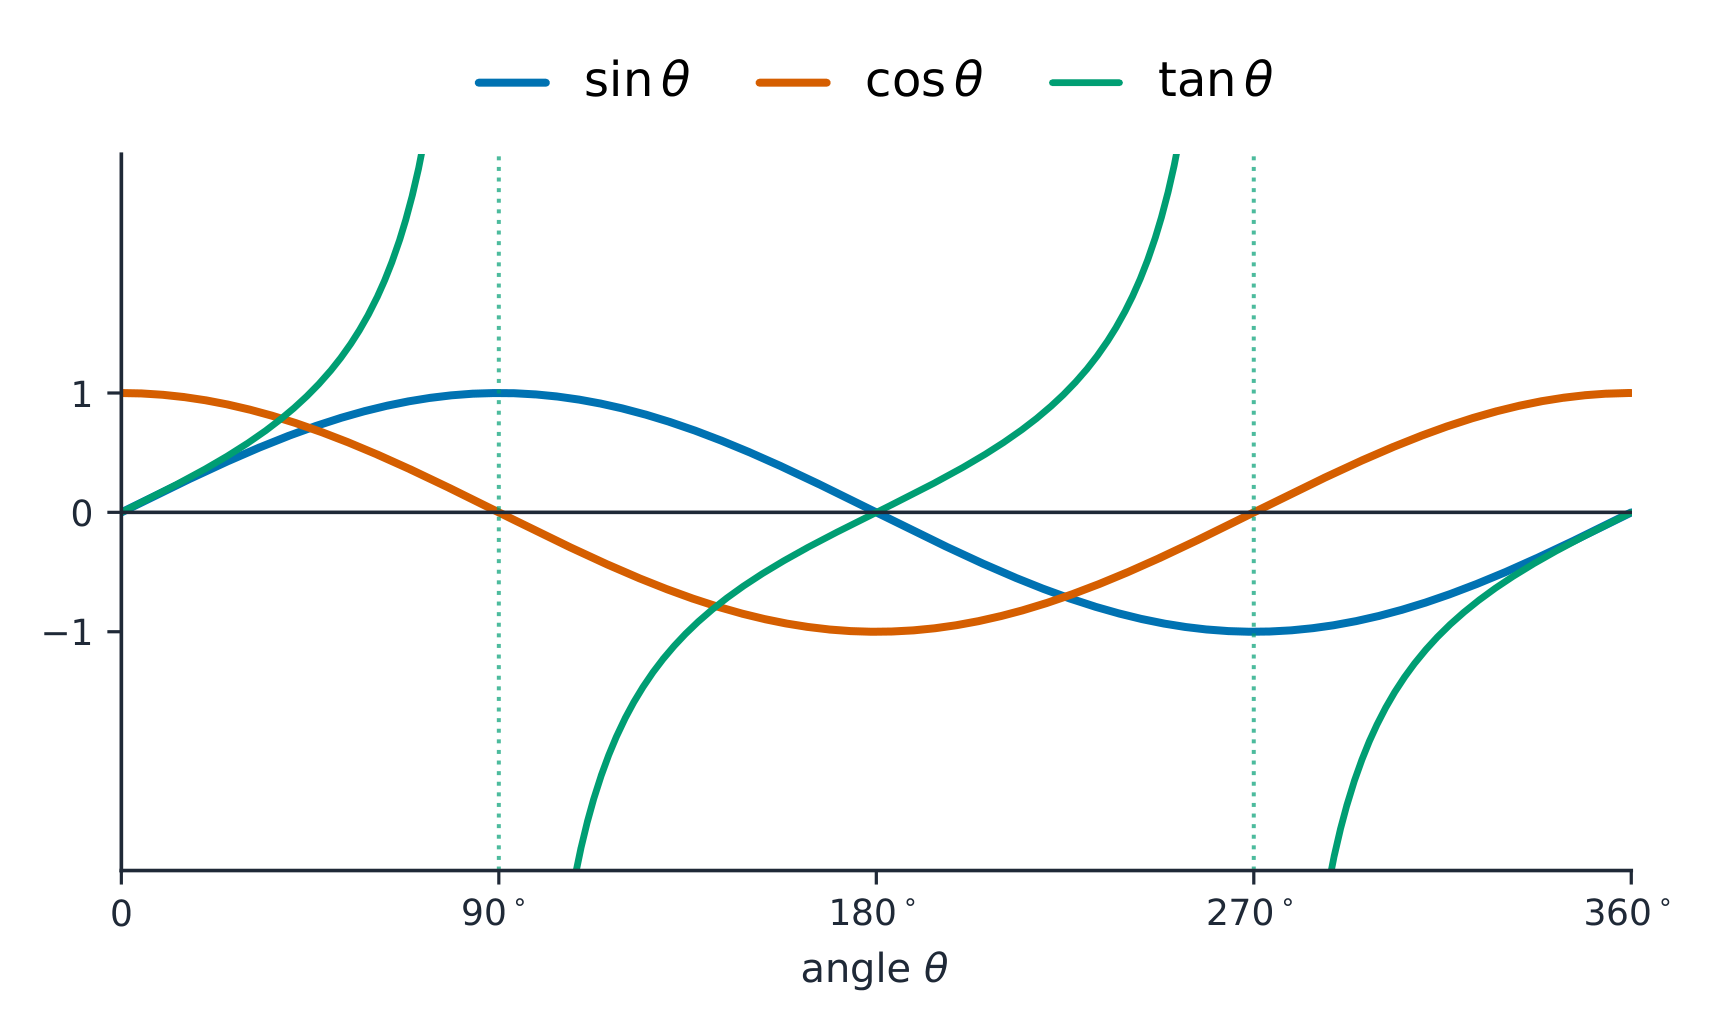
-1から1までのsinとcosの波形;tanは90度と270度で途切れる
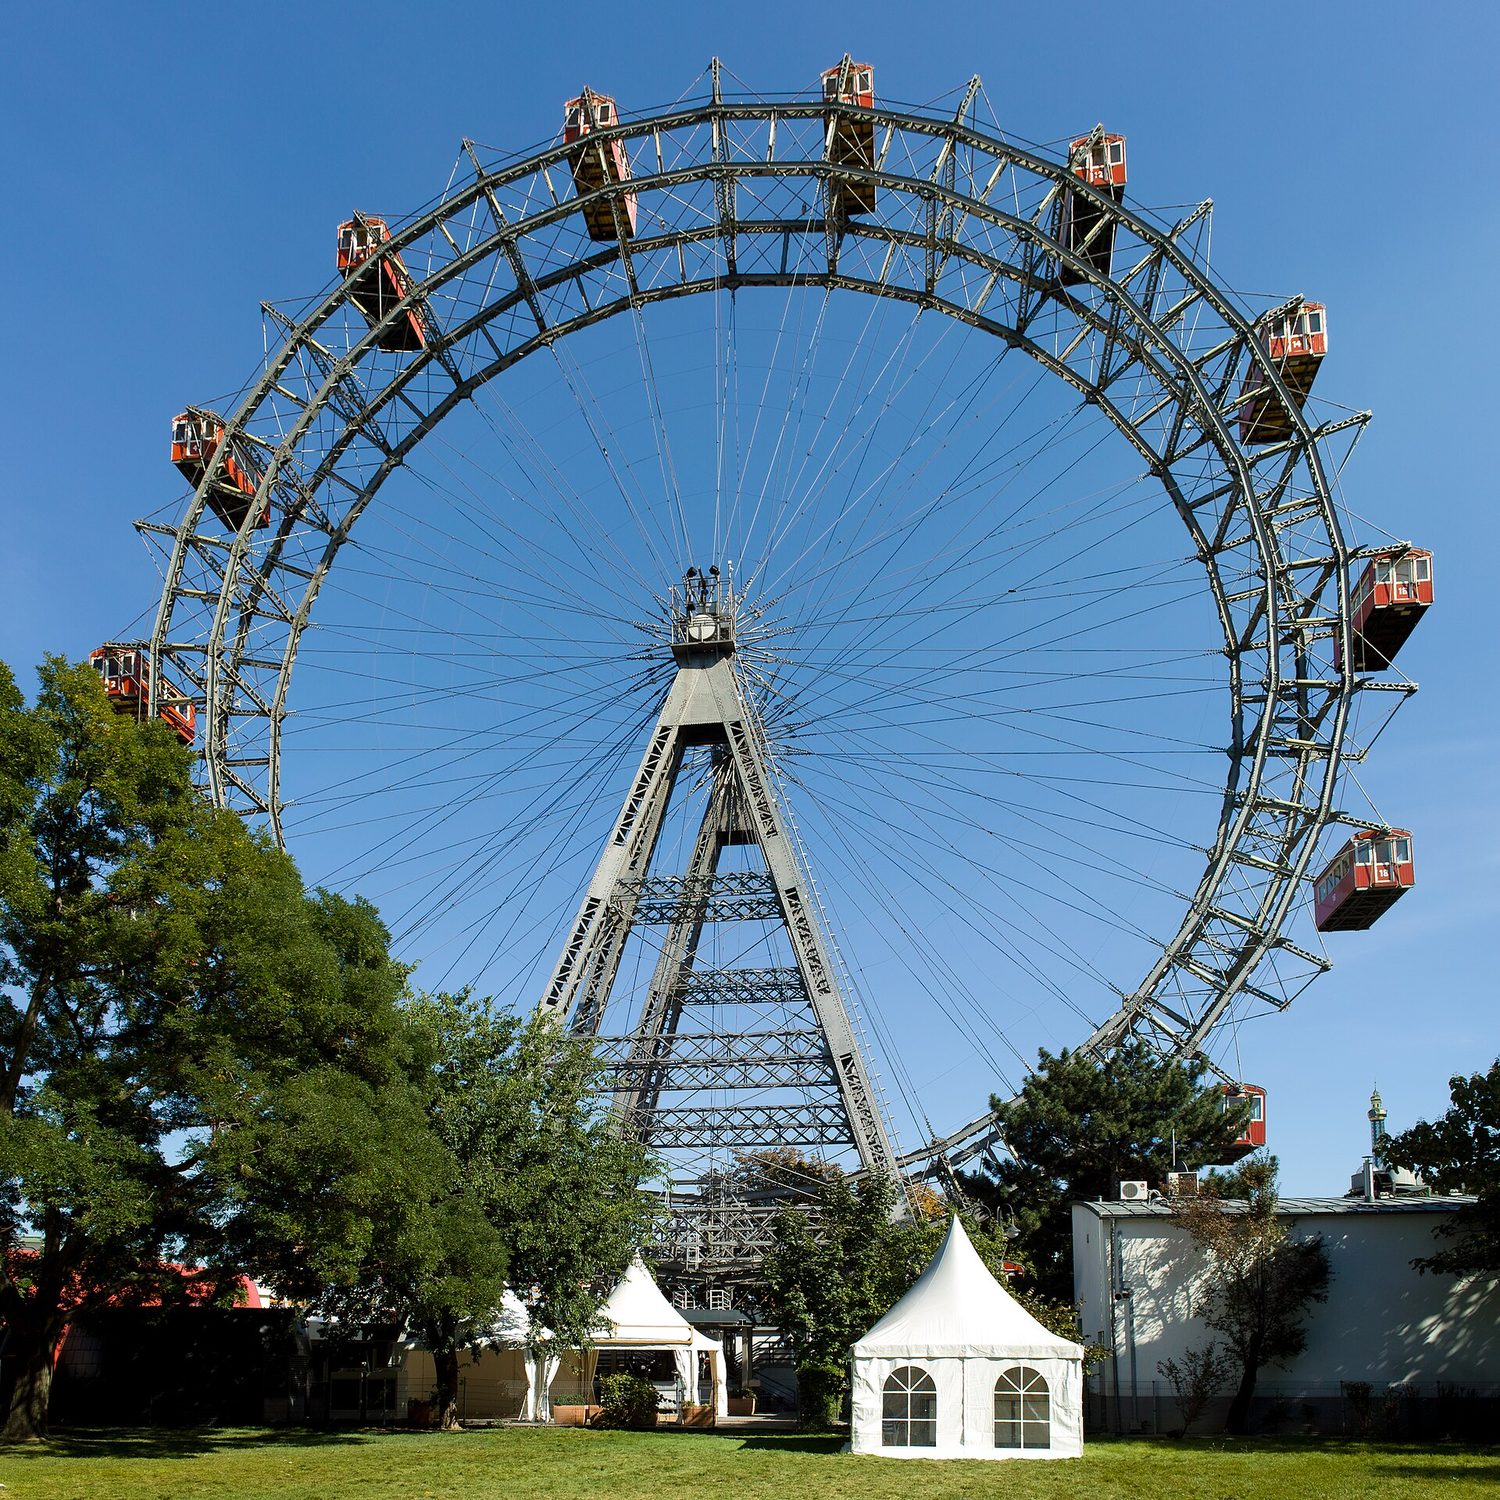
青空に対するウィーン・リーゼンラウアー
観覧車が一定の速さで回転すると、あなたの高さが繰り返し上昇・下降する——時間における実際の正弦波
探索

完全な周期と繰り返される高さ

完全なパターンと選ばれた等高ペアを比較する。

探索

永遠に繰り返される波

y = a・sin(b(x − c)) + d

この波をスライドさせて繰り返す様子を確認せよ。1周期分の水平方向の長さがその周期である。

3.2

正弦、余弦、正接

シラバス

学習目標 3.2.A: 単位円を用いて角度の正弦、余弦、正接を求める。

  • 3.2.A.1 座標平面上で、角度が標準位置にあるのは、頂点が原点と一致し、片方の辺が正の $x$ 軸と一致するときです。もう一方の辺は終辺と呼ばれます。正および負の角度測定値は、それぞれ反時計回りと時計回りに正の $x$ 軸から回転することを示します。標準位置にある終辺を共有する角度は、整数周回数だけ異なります。
  • 3.2.A.2 標準位置にある角度のラジアン測定値は、原点を中心とする円の弧長(その角度によって切り取られる)と、その円の半径の比です。半径が $1$ の単位円では、ラジアン測定値は切り取られた弧の長さと同じです。
  • 3.2.A.3 標準位置にある角度と原点-centeredの円が与えられたとき、終辺が円と交わる点 $P$ が存在します。この角度の正弦は、$P$ の $x$ 軸からの垂直方向の変位と、原点と点 $P$ との間の距離の比です。したがって、単位円の場合、この角度の正弦は点 $P$ の $y$ 座標となります。
  • 3.2.A.4 標準位置にある角度と原点-centeredの円が与えられたとき、終辺が円と交わる点 $P$ が存在します。この角度の余弦は、$P$ の $y$ 軸からの水平方向の変位と、原点と点 $P$ との間の距離の比です。したがって、単位円の場合、この角度の余弦は点 $P$ の $x$ 座標となります。
  • 3.2.A.5 標準位置にある角度の正接は、その傾き(存在する場合)です。終辺の傾きは、任意の区間における垂直方向の変位と水平方向の変位の比であるため、この角度の正接は、終辺が単位円と交わる点の $y$ 座標と $x$ 座標の比、あるいは等しく、この角度の正弦と余弦の比となります。

出典: College Board AP コースおよび試験説明書

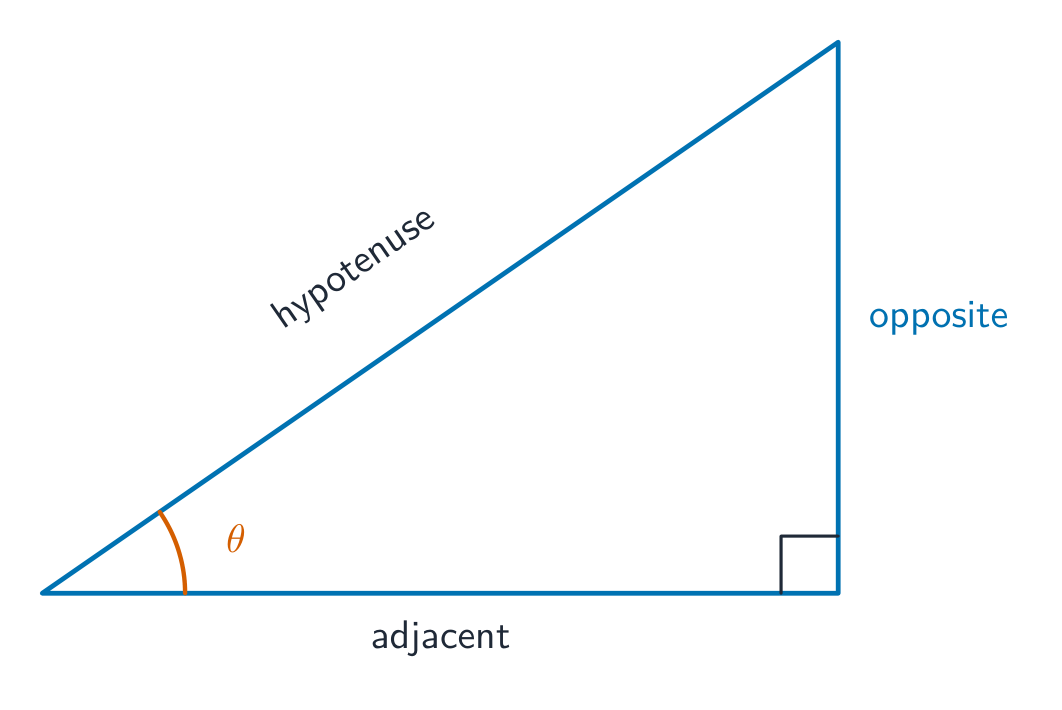
角度が標準位置にあるとは、頂点が原点にあり、初期射線が正の $x$ 軸上にあることを意味する。ラジアンでの測定値は単位円弧上の弧長である。終端射線が半径 $r$ の円と交わる点 $P$ について:

$$\cos\theta = \frac{x}{r},\qquad \sin\theta = \frac{y}{r},\qquad \tan\theta = \frac{y}{x}\ (\text{the slope of the terminal ray}).$$

直角三角形の角からの辺の名付け方
直角三角形の角からの辺の名付け方
探索

単位円から正弦と余弦を読み取る

単位円上で角度 $\theta$ の点は座標 $(\cos\theta,\ \sin\theta)$ を持ちます。角度を回転させると、高さと幅として正弦と余弦が描かれる様子を見ることができます。

探索

符号付き座標と円の比率

半径で正規化し、接線が定義される位置を確認する。

3.3

正弦・余弦関数の値

シラバス

学習目標 3.3.A: 原点-centeredの円上の点の座標を求める。

  • 3.3.A.1 標準位置にある測定値 $\theta$ の角度と、原点-centeredで半径 $r$ の円が与えられたとき、終辺が円と交わる点 $P$ が存在します。点 $P$ の座標は $(r\cos\theta, r\sin\theta)$ です。
  • 3.3.A.2 二等辺直角三角形や正三角形の幾何学、および角度の象限に基づいた値の符号に注意しながら、多倍角($\dfrac{\pi}{4}$ および $\dfrac{\pi}{6}$ ラジアン)で終辺が軸上にない角度の余弦と正弦の正確な値を求めることができます。

出典: College Board AP コースおよび試験説明書

半径 $r$ の円において、$x=r\cos\theta$ および $y=r\sin\theta$ 。特殊角($0,\tfrac{\pi}{6},\tfrac{\pi}{4},\tfrac{\pi}{3},\tfrac{\pi}{2},\dots$ )における正確な値は、二等辺直角三角形および正三角形の幾何学から導かれ、符号は角度の所在する象限によって決まる。

探索

任意の角度におけるsinとcosを読み取る

角度を移動させ、sin(高さ)とcos(横方向)の値が変化し繰り返される様子を見る。

探索

特殊角の正確な値と符号

半径を変化させたり完全回転を加えたりしても、分数と累乗根を正確に保つ。

3.4

正弦・余弦関数のグラフ

シラバス

学習目標 3.4.A: 単位円を用いて正弦関数と余弦関数の表現を作成する。

  • 3.4.A.1 標準位置にある測定値 $\theta$ の角度と、原点-centeredの単位円が与えられたとき、終辺が円と交わる点 $P$ が存在します。正弦関数 $f(\theta) = \sin\theta$ は、点 $P$ の $y$ 座標、すなわち $x$ 軸からの垂直方向の変位を与えます。正弦関数の定義域はすべての実数です。
  • 3.4.A.2 正弦関数の入力値、すなわち角度の大きさが増加するにつれ、出力値は $-1$ と $1$ の間で振動し、その間のすべての値を取り、単位円上の点の $x$ 軸からの垂直距離を追跡する。
  • 3.4.A.3 標準位置にある大きさ $\theta$ の角と原点を中心とする単位円が与えられたとき、終辺が円と交わる点 $P$ が存在する。余弦関数 $f(\theta) = \cos\theta$ は、点 $P$ の $x$ 座標、すなわち $y$ 軸からの水平変位を与える。余弦関数の定義域はすべての実数である。
  • 3.4.A.4 余弦関数の入力値、すなわち角度の大きさが増加するにつれ、出力値は $-1$ と $1$ の間で振動し、その間のすべての値を取り、単位円上の点の $y$ 軸からの水平距離を追跡する。

出典: College Board AP コースおよび試験説明書

単位円が正弦曲線を描く

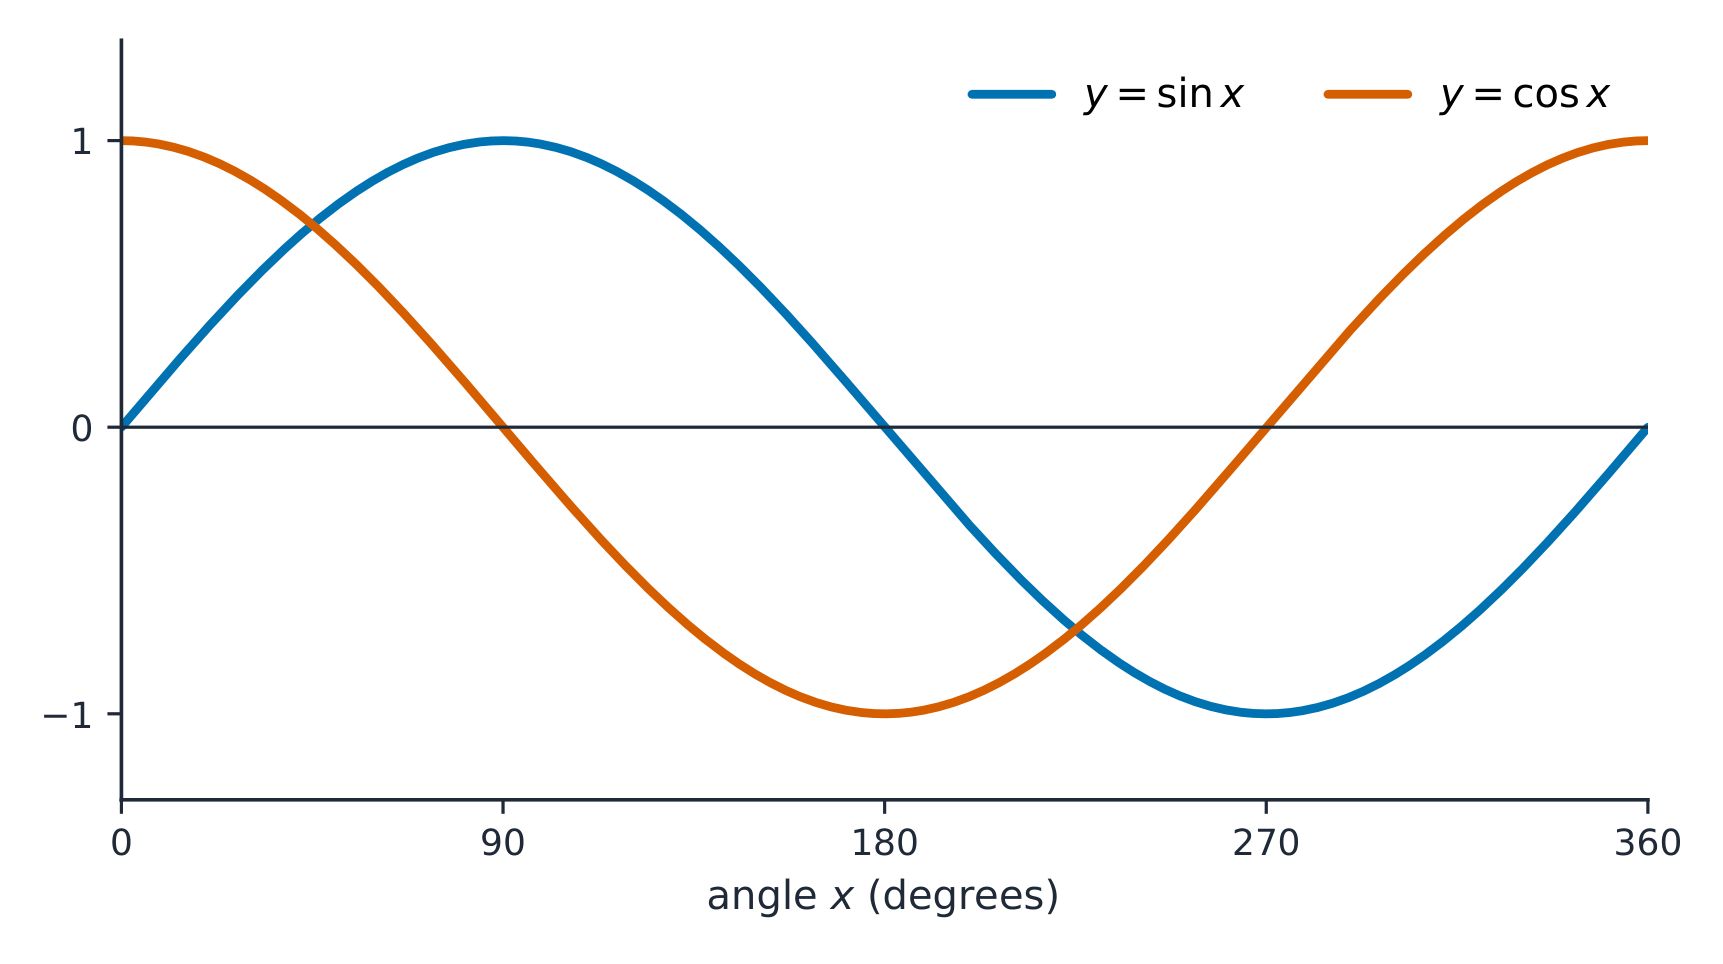
単位円($r=1$)上で、$\sin\theta$ は $y$ 座標であり、$\cos\theta$ は $x$ 座標です。$\theta$ が増加するにつれて、両者は $-1$ と $1$ の間で周期 $2\pi$ で滑らかに振動します。正弦関数は $0$ (上昇中)から始まり、余弦関数は $1$ から始まります。これらは $\tfrac{\pi}{2}$ だけ位相がずれた同じ波形です。

y = sin x と y = cos x は -1 と 1 の間の滑らかな波形である
探索

正弦波のグラフを描く

円を展開すると波$y=\sin x$が得られます:これは$2\pi$ごとに繰り返され(その周期)、$-1$と$1$の間で振動します(その振幅)。

English 日本語
periodic/ˌpɪərɪˈɒdɪk/ 周期
period/ˈpɪərɪəd/ 周期
cycle/ˈsaɪkl/ 周期
standard position/ˈstændəd pəˈzɪʃn/ 標準位置
radian/ˈreɪdɪən/ ラジアン
equilateral triangle/ˌiːkwɪˈlætərəl ˈtraɪæŋɡl/ 等辺三角形
quadrant/ˈkwɒdrənt/ 象限
unit circle/ˈjuːnɪt ˈsɜːkl/ 単位円
oscillate/ˈɒsɪleɪt/ 振動
sinusoidal function/ˌsaɪnəˈsɔɪdl ˈfʌŋkʃn/ 正弦関数
frequency/ˈfriːkwənsi/ 周波数
Amplitude/ˈæmplɪtjuːd/ 振幅
Midline/ˈmɪdlaɪn/ 基準線
phase shift/feɪz ʃɪft/ 位相移動
inverse trigonometric functions/ɪnˈvɜːs ˌtrɪɡənəʊˈmetrɪk ˈfʌŋkʃnz/ 逆三角関数
3.5

調和関数

シラバス

学習目標 3.5.A: 正弦関数と余弦関数の主要な特徴を特定する。

  • 3.5.A.1 調和関数とは、$f(\theta) = \sin\theta$ に対する加算および乗法的変換を含む任意の関数を指す。正弦関数と余弦関数はどちらも調和関数であり、$\cos\theta = \sin\left(\theta + \dfrac{\pi}{2}\right)$ を持つ。
  • 3.5.A.2 正弦曲線の周期と周波数は互いに逆数である。関数 $f(\theta) = \sin\theta$ と $g(\theta) = \cos\theta$ の周期は $2\pi$ であり、周波数は $\dfrac{1}{2\pi}$ である。
  • 3.5.A.3 調和関数の振幅は、最大値と最小値の差の半分である。$f(\theta) = \sin\theta$ と $g(\theta) = \cos\theta$ の振幅は $1$ である。
  • 3.5.A.4 正弦曲線のグラフの中線は、関数の最大値と最小値の平均、すなわち算術平均によって決定される。関数 $y = \sin\theta$ と $y = \cos\theta$ のグラフの中線は $y = 0$ である。
  • 3.5.A.5 入力値が増加するにつれ、調和関数のグラフは上に凸(凹)と下に凸(凸)の間で振動する。
  • 3.5.A.6 $y = \sin\theta$ のグラフは原点について回転対称であり、したがって奇関数である。$y = \cos\theta$ のグラフは $y$ 軸について反射対称であり、したがって偶関数である。

出典: College Board AP コースおよび試験説明書

調和関数とは、正弦(または余弦)の変換のすべてを指す。その主な特徴:

  • 周期と周波数は互いに逆数です。$\sin\theta$の周期は$2\pi$です。
  • 振幅 = 最大値と最小値の出力の差の半分。
  • 中心線 $y=d$ = 最大値と最小値の平均(水平な中央の線)。

グラフは半サイクルごとに、上に凸と下に凸を交互に繰り返します。

** worked example.** $f(\theta)=3\sin(2\theta)+1$の場合:振幅は$3$、周期は$\dfrac{2\pi}{2}=\pi$、中心線は$y=1$です。したがって、最大出力は$1+3=4$、最小出力は$1-3=-2$となります。

探索

四つの操作子で三角関数を形状変更する

y = a・sin(b(x − c)) + d

a が振幅を、b が周期を、c が左右へのシフトを、d が中央線を設定する。それぞれを変化させて確認してみよう。

3.6

三角関数の変換

シラバス

学習目標 3.6.A: 調和関数の振幅、垂直シフト、周期、位相シフトを特定する。

  • 3.6.A.1 ⟨$f(\theta) = a\sin(b(\theta + c)) + d$⟩ または ⟨$g(\theta) = a\cos(b(\theta + c)) + d$⟩ の形に書ける関数は、$a, b, c,$ と $d$ が実数であり $a \neq 0$ である場合、調和関数であり、正弦関数および余弦関数の変換である。加算および乗法的変換は正弦関数と余弦関数で同じである。なぜなら、余弦関数は正弦関数に対して $-\dfrac{\pi}{2}$ 単位の位相シフトを持つからである。
  • 3.6.A.2 正弦関数 $f(\theta) = \sin\theta$ の加算変換 $g(\theta) = \sin\theta + d$ のグラフは、$f$ のグラフ、中線を含めて、$d$ 単位だけ垂直に平行移動したものである。同様の余弦関数への変換も同じ結果をもたらす。
  • 3.6.A.3 正弦関数 $f(\theta) = \sin\theta$ の加算変換 $g(\theta) = \sin(\theta + c)$ のグラフは、$f$ のグラフを $-c$ 単位だけ水平に平行移動(位相シフト)させたものである。同様の余弦関数への変換も同じ結果をもたらす。
  • 3.6.A.4 正弦関数 $f(\theta) = \sin\theta$ の乗法的変換 $g(\theta) = a\sin\theta$ のグラフは、$f$ のグラフの垂直拡大であり、振幅が $|a|$ 倍異なる。同様の余弦関数への変換も同じ結果をもたらす。
  • 3.6.A.5 正弦関数 $f(\theta) = \sin\theta$ の乗法的変換 $g(\theta) = \sin(b\theta)$ のグラフは、$f$ のグラフの水平拡大であり、周期が $\left|\dfrac{1}{b}\right|$ 倍異なる。同様の余弦関数への変換も同じ結果をもたらす。
  • 3.6.A.6 $y = f(\theta) = a\sin(b(\theta + c)) + d$ のグラフは、振幅が $|a|$ 単位、周期が $\left|\dfrac{1}{b}\right|2\pi$ 単位、$y = 0$ から $d$ 単位だけ垂直シフトされた中線を持ち、位相シフトが $-c$ 単位である。同様の余弦関数への変換も同じ結果をもたらす。

出典: College Board AP コースおよび試験説明書

正弦曲線の振幅、周期、位相

一般的な正弦曲線は以下の通りです。

$$f(\theta)=a\sin\big(b(\theta+c)\big)+d \quad\text{or}\quad a\cos\big(b(\theta+c)\big)+d,$$
ここで、$|a|$は振幅、$\dfrac{2\pi}{|b|}$は周期、$-c$は水平な位相シフト(括弧内の$+c$がグラフを左へ$c$だけ移動させます)、$d$は垂直シフト(中心線)です。$a$が負である場合、波は反射されます。

探索

正弦曲線の伸縮と平行移動

式$y=a\sin(bx+c)+d$において、$a$は振幅を、$b$は周期を、$c$は水平方向の位相シフトを、$d$は垂直方向のシフトをそれぞれ設定します。各パラメータを変化させて、波の変化を観察してください。

3.7

三角関数の文脈とデータモデル化

シラバス

学習目標 3.7.A: 周期的現象の調和関数モデルを構築する。

  • 3.7.A.1 最大または最小の出力値が繰り返し始める最初の入力値区間、すなわち連続する最大値または連続する最小値の間での入力値区間を用いて、調和関数モデルの周期と周波数を決定または推定できる。
  • 3.7.A.2 最大および最小の出力値を用いて、調和関数モデルの振幅と垂直シフトを決定または推定できる。
  • 3.7.A.3 実際の入力-出力値のペアを、調和関数モデルによって生成される入力-出力値のペアと比較することで、モデルの位相シフトを決定または推定できる。
  • 3.7.A.4 調和関数モデルは、技術を用いて主要な値を推定するか、調和回帰を行うことで、データセットに対して構築できる。
  • 3.7.A.5 データセットをモデル化する調和関数は、通常、その文脈における定義域のみで有用であり、独立変数の値から従属変数の値を予測するために使用できる。

出典: College Board AP コースおよび試験説明書

周期的なデータ(潮位、昼間時間、気温など)をモデル化するには、パターンが繰り返される位置から周期を読み取り、最大値と最小値から振幅と中心線を取得し、ピークが適切な入力値に重なるよう位相シフトを設定します。技術的なツールを用いて正弦回帰 fit します。このようなモデルは文脈的ドメイン内でのみ信頼できます。

worked example(解例):観覧車。 乗客の高さ $h$ (メートル)は、観覧車の底部で $2$ m、頂部で $50$ m の間で変動し、一周に $12$ 分かかる。$t=0$ 时刻に乗客は底部にいる。モデルを構築せよ。

  • 振幅 $=\tfrac{50-2}{2}=24$;中央線 $y=\tfrac{50+2}{2}=26$。
  • 周期 $12$、すなわち $b=\tfrac{2\pi}{12}=\tfrac{\pi}{6}$。
  • $t=0$ において高さは最小値となる。$\cos$ は最大値から始まるため、$-\cos$ は最小値から始まり位相移動は不要である:
$$h(t)=-24\cos\!\left(\frac{\pi}{6}t\right)+26.$$

確認:$h(6)=-24\cos\pi+26=50$(半回転後の頂点)。$2$ 分後、$h(2)=-24\cos\tfrac{\pi}{3}+26=-12+26=14$ m。

3.8

正接関数

シラバス

学習目標 3.8.A: 単位円を用いて正接関数の表現を構築する。

  • 3.8.A.1 標準位置にある大きさ $\theta$ の角と原点を中心とする単位円が与えられたとき、終辺が円と交わる点 $P$ が存在する。正接関数 $f(\theta) = \tan\theta$ は、終辺の傾きを与える。
  • 3.8.A.2 終辺の傾きがその線上の任意の2点における $y$ 値の変化量と $x$ 値の変化量の比であるため、正接関数は正弦関数と余弦関数の比としても表される。したがって、$\cos\theta \neq 0$ において $\tan\theta = \dfrac{\sin\theta}{\cos\theta}$ が成立する。

学習目標 3.8.B: 正接関数の主要な特性を説明する。

  • 3.8.B.1 終端線の傾きの値は円の半周ごとに繰り返されるため、正接関数の周期は $\pi$である。
  • 3.8.B.2 正接関数は、整数 $k$ の入力値 $\theta = \dfrac{\pi}{2} + k\pi$ で周期的な漸近線挙動を示し、それらの値において $\cos\theta = 0$ であるためである。
  • 3.8.B.3 正接関数は増加し、連続する漸近線の間にグラフが下に凸から上に凸に変化する。

出典: College Board AP コースおよび試験説明書

$\tan\theta=\dfrac{\sin\theta}{\cos\theta}$ は終辺の傾きである。その傾きの値は半回転ごとに繰り返されるため、周期は $\pi$ である。$\cos\theta=0$($\theta=\tfrac{\pi}{2}+k\pi$ において)で垂直漸近線を持ち、連続する漸近線の間に常に増加し、各零点で凹性が切り替わる。

探索

無限大に発散する傾きとしての正接

単位円において、正接は半径線の傾きである。角度が90度に近づくにつれ、その傾きは無限大に向かう。

3.9

逆三角関数

シラバス

学習目標 3.9.A: 定義域を制限した正弦関数、余弦関数、および正接関数の逆関数の解析的およびグラフ的な表現を構成する。

  • 3.9.A.1 逆三角関数では、入出力の値が対応する三角関数と入れ替わるため、逆三角関数の出力値は角度の大きさと解釈されることが多く、入力は対応する三角関数の値域内の値となる。
  • 3.9.A.2 逆三角関数はそれぞれ arcsine(アークサイン)、arccosine(アークコサイン)、arctangent(アークタンジェント) と呼ばれ(また $\sin^{-1}x, \cos^{-1}x,$ および $\tan^{-1}x$ で表される)、対応する三角関数は周期を持つため、定義域が制限されていない限り逆関数として定義できない。
  • 3.9.A.3 それぞれの逆関数を定義するために、正弦関数の定義域は $\left[-\dfrac{\pi}{2}, \dfrac{\pi}{2}\right]$ に、余弦関数の定義域は $[0, \pi]$ に、正接関数の定義域は $\left(-\dfrac{\pi}{2}, \dfrac{\pi}{2}\right)$ に制限される。

出典: College Board AP コースおよび試験説明書

逆三角関数 – ** arcsine(逆sin)、arccosine(逆cos)、arctangent(逆tan) – は三角関数を逆転させるため、比率を取り入力で角度を返します。sin、cos、tanは繰り返すため、逆関数が存在するためには、それらの定義域を制限**する必要があります(例:sinを$[-\tfrac{\pi}{2},\tfrac{\pi}{2}]$に限定)。

したがって、各逆関数は一定の範囲の角度を返す:$\arcsin$ は $\left[-\tfrac{\pi}{2},\tfrac{\pi}{2}\right]$ 内、$\arccos$ は $[0,\pi]$ 内、$\arctan$ は $\left(-\tfrac{\pi}{2},\tfrac{\pi}{2}\right)$ 内である。例えば $\arcsin\!\left(-\tfrac12\right)=-\tfrac{\pi}{6}$ だが、$\arccos\!\left(-\tfrac12\right)=\tfrac{2\pi}{3}$ ($-\tfrac{\pi}{3}$ は $[0,\pi]$ の外側にあるため除外)。

探索

比率から角度へ戻す

逆三角関数は逆の質問に答える — 正弦や余弦の値が与えられたとき、どの角度がそれを生み出したか。

English 日本語
arcsine/ˈɑːksaɪn/ 逆正弦関数
reciprocals/rɪˈsɪprəklz/ 逆数
Pythagorean identity/ˈpaɪθəɡɔːrɪən aɪˈdentɪti/ ピタゴラスの恒等式
sum identities/sʌm aɪˈdentɪtiz/ 和角公式
double-angle/ˈdʌbl ˈæŋɡl/ 倍角
3.10

三角方程式と不等式

シラバス

学習目標 3.10.A: 三角関数を含む方程式および不等式を解く。

  • 3.10.A.1 逆三角関数は、三角関数を含む方程式や不等式の解法に有用だが、定義域の制限により解を修正する必要がある場合がある。
  • 3.10.A.2 三角関数は周期関数であるため、三角方程式には通常無限に多くの解が存在する。
  • 3.10.A.3 具体的な文脈から生じる三角方程式や不等式では、文脈から暗黙に推測される定義域の制限があり、これにより解の数が限定されることが多い。

出典: College Board AP コースおよび試験説明書

逆三角関数を用いて三角方程式を解きます。関数が周期的であるため、通常無限に多くの解が存在します。周期の倍数を加えて一般解を書き出し、必要とされる(しばしば文脈に基づいた)ドメインに含まれるものだけを抽出します。

** worked example.** $2\sin\theta=1$を$[0,2\pi)$の範囲で解きます。すると$\sin\theta=\tfrac12$となり、単位円においてsinが正となるのは第1象限と第2象限なので、$\theta=\dfrac{\pi}{6}$または$\dfrac{5\pi}{6}$となります。実数全体に対しては、それぞれに$2\pi k$を加えます。

探索

すべての交点は解である

y = sin x

正弦波は水平な目標線を何度も交わるため、三角方程式には無数の解がある。

3.11

余割関数、余共役関数、余接関数

シラバス

学習目標 3.11.A: 正弦と余弦の商を含む関数の重要な特徴を識別する。

  • 3.11.A.1 接線関数 $f(\theta) = \sec\theta$ は、余弦関数の逆数であり、$\cos\theta \neq 0$ のとき成立する。
  • 3.11.A.2 余割関数 $f(\theta) = \csc\theta$ は、正弦関数の逆数であり、$\sin\theta \neq 0$ のとき成立する。
  • 3.11.A.3 接線および余割関数のグラフは、それぞれ余弦および正弦がゼロとなる位置に垂直漸近線を持ち、値域は $(-\infty, -1] \cup [1, \infty)$ である。
  • 3.11.A.4 余切関数 $f(\theta) = \cot\theta$ は、正接関数の逆数であり、$\tan\theta \neq 0$ のとき成立する。同様に、$\cot\theta = \dfrac{\cos\theta}{\sin\theta}$ であり、$\sin\theta \neq 0$ のとき成立する。
  • 3.11.A.5 余切関数のグラフは、$\tan\theta = 0$ となる定義域の値において垂直漸近線を持ち、連続する漸近線の間に減少する。

出典: College Board AP コースおよび試験説明書

これらは主要な3つの三角関数の逆数です。

$$\sec\theta=\frac{1}{\cos\theta},\qquad \csc\theta=\frac{1}{\sin\theta},\qquad \cot\theta=\frac{1}{\tan\theta}.$$
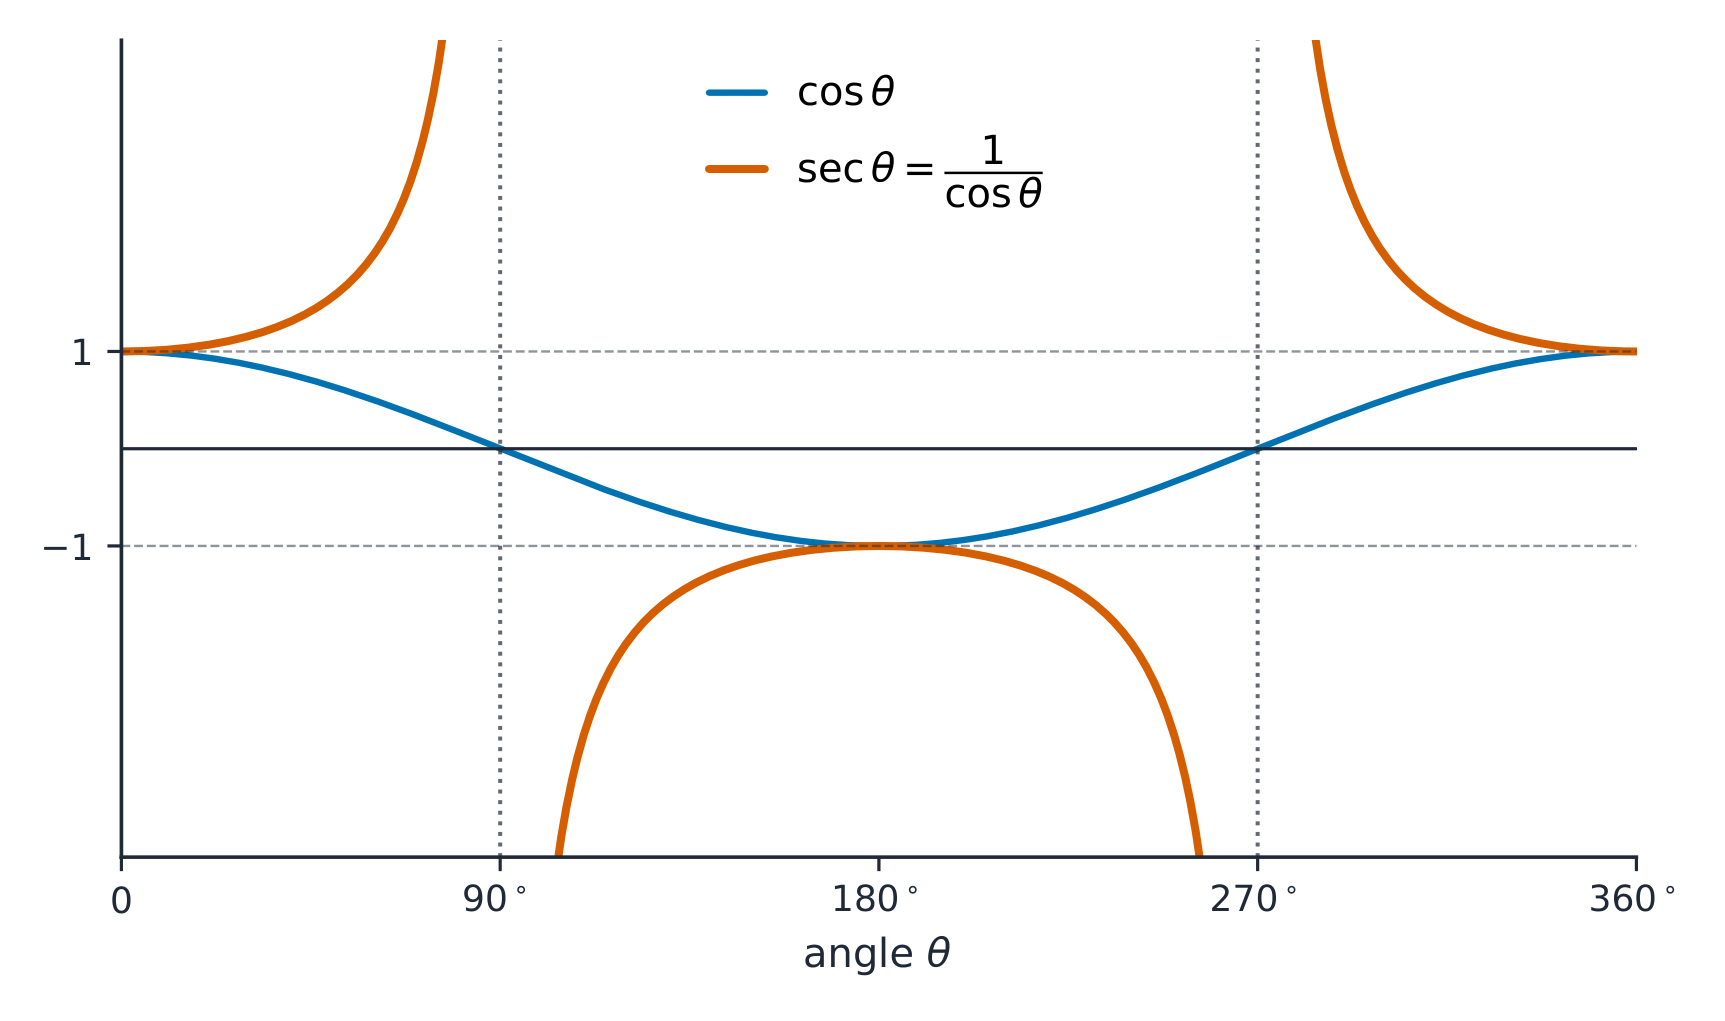
余割関数と余共役関数はcosとsinがゼロになる点に垂直アシンプトートを持ち、余接関数はtanがゼロになる点(sinがゼロになる点)にそれを持ちます。

secはcosの逆数であり、cosがゼロになる点にアシンプトートを持つ
3.12

三角関数の等価な表現

シラバス

学習目標 3.12.A: ピタゴラスの恒等式を用いて三角表达式を同等な形に変換する。

  • 3.12.A.1 ピタゴラスの定理は、単位円上の点の座標が $(\cos\theta, \sin\theta)$ である直角三角形に適用でき、ピタゴラスの恒等式 $\sin^2\theta + \cos^2\theta = 1$ を導く。
  • 3.12.A.2 ピタゴラスの恒等式は、$\tan^2\theta = \sec^2\theta - 1$ など三角関数を含む他の形に代数的に変形可能であり、適切な定義域の制限とともに、$\arcsin x = \arccos\left(\sqrt{1 - x^2}\right)$ などの他の三角関係を確認するために使用できる。

学習目標 3.12.B: 正弦および余弦の和の公式を用いて三角表达式を同等な形に変換する。

  • 3.12.B.1 正弦の和の公式は $\sin(\alpha + \beta) = \sin\alpha\cos\beta + \cos\alpha\sin\beta$ である。
  • 3.12.B.2 余弦の和の公式は $\cos(\alpha + \beta) = \cos\alpha\cos\beta - \sin\alpha\sin\beta$ である。
  • 3.12.B.3 正弦および余弦の和の公式は、差の公式および二倍角の公式としても使用できる。
  • 3.12.B.4 三角関数の性質、既知の三角恒等式、および他の代数的性質を用いて、追加の三角恒等式を検証できる。

学習目標 3.12.C: 三角関数の同等な解析的表現を用いて方程式を解く。

  • 3.12.C.1 三角表达式を含む特定の同等な形は、情報をより入手しやすくすることがある。
  • 3.12.C.2 同等な三角形式は、三角方程式や不等式の解法に有用である可能性がある。

出典: College Board AP コースおよび試験説明書

ピタゴラスの恒等式は単位円上の$x^2+y^2=1$から導かれます。

$$\sin^2\theta+\cos^2\theta=1,$$
これは$\sec$と$\tan$を含む形に整理できます。和の公式:
$$\sin(\alpha+\beta)=\sin\alpha\cos\beta+\cos\alpha\sin\beta,\qquad \cos(\alpha+\beta)=\cos\alpha\cos\beta-\sin\alpha\sin\beta,$$
これにより差の公式と二倍角の公式も得られます($\beta=\alpha$を設定します)。

** worked example.** $\sin\tfrac{5\pi}{12}$ の正確な値を求める(すなわち $\sin 75^{\circ}$ )。$\tfrac{5\pi}{12}=\tfrac{\pi}{4}+\tfrac{\pi}{6}$ と書く:

$$\sin\frac{5\pi}{12}=\sin\frac{\pi}{4}\cos\frac{\pi}{6}+\cos\frac{\pi}{4}\sin\frac{\pi}{6}=\frac{\sqrt2}{2}\cdot\frac{\sqrt3}{2}+\frac{\sqrt2}{2}\cdot\frac12=\frac{\sqrt6+\sqrt2}{4}\approx 0.966.$$
3.13

三角関数と極座標

シラバス

学習目標 3.13.A: 直交座標および極座標の両方を用いて平面上の点の位置を決定する。

  • 3.13.A.1 極座標系は、原点を中心とする円のグリッドおよび原点を通る直線に基づいている。極座標は順列 $(r, \theta)$ で定義され、$|r|$ は点が位置する円の半径を、$\theta$ は標準的な位置にある角度の大きさ(その終辺が点を含む)を表す。極座標系では、同じ点を複数の方法で表せる。
  • 3.13.A.2 極座標系における点の座標 $(r, \theta)$ は、$x = r\cos\theta$ および $y = r\sin\theta$ を用いて、直交座標系における座標 $(x, y)$ に変換できる。
  • 3.13.A.3 直交座標系における点の座標 $(x, y)$ は、$r = \sqrt{x^2 + y^2}$ および $\theta = \arctan\left(\dfrac{y}{x}\right)$ を用いて、極座標系における座標 $(r, \theta)$ に変換できる($x > 0$ または $\theta = \arctan\left(\dfrac{y}{x}\right) + \pi$ の場合、$x < 0$ について)。
  • 3.13.A.4 複素数は複素平面上の点として理解でき、対応する直交座標または極座標によって決定されます。複素数が直交座標 $(a, b)$ を持つ場合、それは $a + bi$ と表せます。複素数が極座標 $(r, \theta)$ を持つ場合、それは $(r\cos\theta) + i(r\sin\theta)$ と表せます。

出典: College Board AP コースおよび試験説明書

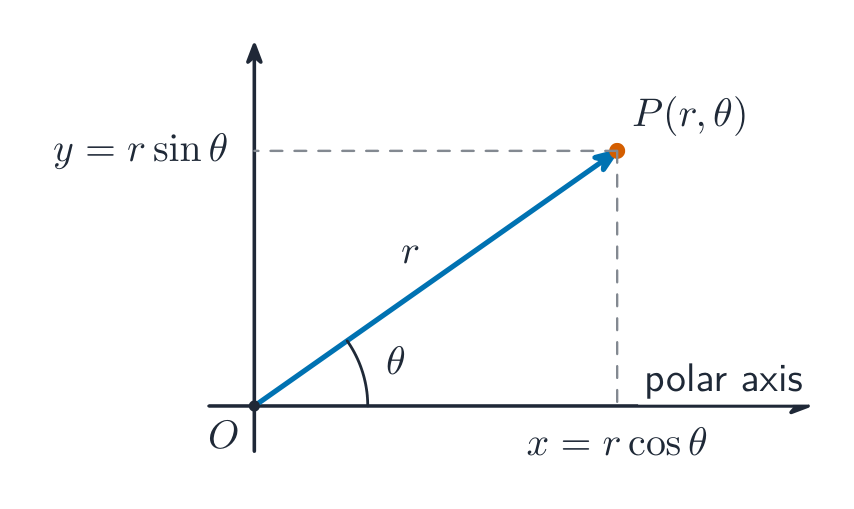
極座標は$(r,\theta)$によって点を特定します – 原点からの距離$r$、角度$\theta$。変換には

$$x=r\cos\theta,\quad y=r\sin\theta,\qquad r=\sqrt{x^2+y^2},\quad \tan\theta=\frac{y}{x}.$$
複素数は点$(x,y)=x+yi$として表され、同様に$r$と$\theta$を用いて書けます。

** worked example.** 点 $(-1,\sqrt3)$ を極座標形式で表す。$r=\sqrt{(-1)^2+(\sqrt3)^2}=2$ および $\tan\theta=\tfrac{\sqrt3}{-1}=-\sqrt3$ 。電卓の $\arctan(-\sqrt3)=-\tfrac{\pi}{3}$ は第4象限を指すが、点は第2象限にあり($x<0$ 、$y>0$ )、したがって $\pi$ を加える:$\theta=\tfrac{2\pi}{3}$ 。極座標形式は $\left(2,\tfrac{2\pi}{3}\right)$ である。$\arctan$ を信じる前に必ず象限を確認すること。

Polar coordinates give a point by its distance r and angle theta
English 日本語
Polar coordinates/ˈpəʊlə kəʊˈɔːdɪnəts/ 極座標
complex number/ˈkɒmpleks ˈnʌmbə/ 複素数
3.14

極関数のグラフ

シラバス

学習目標 3.14.A: 極関数のグラフを描く。

  • 3.14.A.1 極座標における関数 $r = f(\theta)$ のグラフは、入力が角度の測定値で出力が半径である値の入出力ペアから構成される。
  • 3.14.A.2 極関数 $r = f(\theta)$ の定義域は、視覚的に与えられており、希望する部分に制限できます。これは、希望する角度と半径に対応する端点を選択することで達成されます。
  • 3.14.A.3 関数 $r = f(\theta)$ の形での極関数を描画する場合、入力値の変化は正の $x$ 軸からの角度測定値の変化に対応し、出力値の変化は原点からの距離の変化に対応します。

出典: College Board AP コースおよび試験説明書

Tracing a polar curve

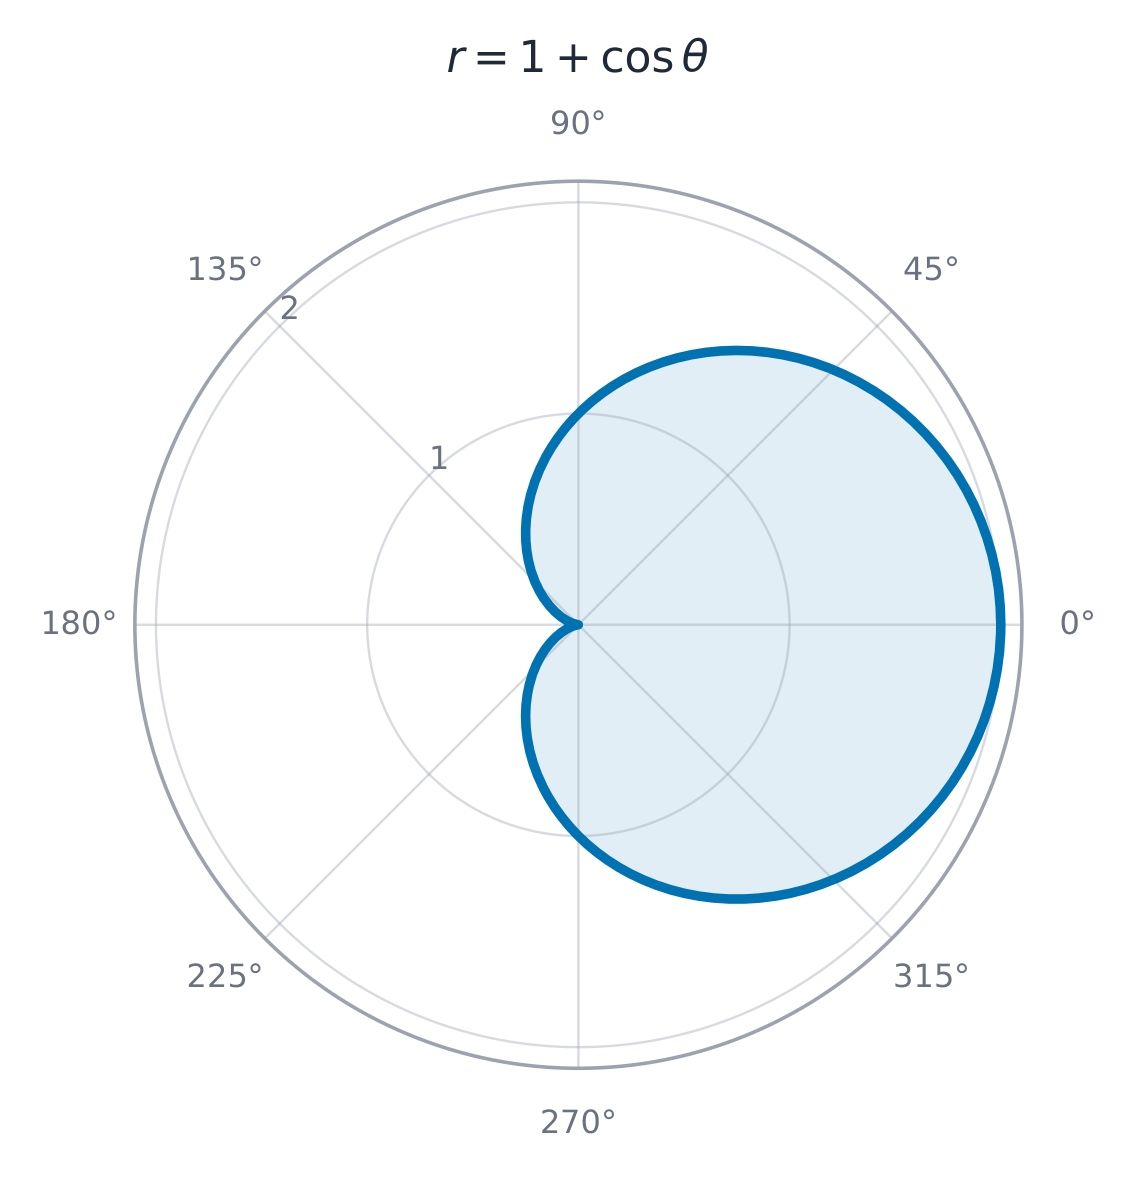
$r=f(\theta)$のグラフは、$\theta$が一周する際に$(r,\theta)$となるすべての点です。$\theta$の定義域を制限することで、曲線の一部のみを描画できます。$\theta$が増加するにつれて、$r$が増減し、螺旋、円、ローズ、リマコンをトレースします。

カージオイド r = 1 + cos theta、極形式で直接描かれた図
探索

極座標で曲線をプロットする

極座標形式では、点とは角度$\theta$の位置にある距離$r$の点を指します。$r$を$\theta$の関数として変化させることで、式$x,y$では表せない形状(例えばこの心形線)がトレースされます。

3.15

極関数における変化率

シラバス

学習目標 3.15.A: 極関数のグラフの特性を説明する。

  • 3.15.A.1 極関数 $r = f(\theta)$ が正で増加しているか、負で減少している場合、$f(\theta)$ と原点との間の距離は増加します。
  • 3.15.A.2 極関数 $r = f(\theta)$ が正で減少しているか、負で増加している場合、$f(\theta)$ と原点との間の距離は減少します。
  • 3.15.A.3 極関数 $r = f(\theta)$ において、ある区間で関数が増加から減少へ、あるいは減少から増加へ変化する場合、その関数は区間内に相対極を持ちます。これは原点に対して比較的近接または遠方にある点に対応します。
  • 3.15.A.4 $r$ の $\theta$ に対する平均変化率は、$\theta$ の区間内における半径値の変化量と $\theta$ の$\theta$ の区間内の変化量の比である。グラフ的に、平均変化率はラジアンあたりの半径の変化率を示している。
  • 3.15.A.5 $r$ の $\theta$ に対する$\theta$ の区間内の平均変化率は、その区間内の関数の値を推定するために使用できる。

出典: College Board AP コースおよび試験説明書

$\theta$が増加するにつれて、原点からの距離$r$が変化します。

  • $r$が正で増加している(または負で減少している)場合、$\Rightarrow$は原点から遠ざかっています。
  • $r$が正で減少している(または負で増加している)場合、$\Rightarrow$は原点に近づいています。

$r$が増加と減少の間で切り替わる地点で、距離は局所的な極値をとります。$r$の$\theta$に対する平均変化率$\dfrac{\Delta r}{\Delta \theta}$は、区間内で曲線が内側または外側へ動く速さを推定します。

** worked example.** $\left[0,\tfrac{\pi}{2}\right]$ 上の $r=3+2\cos\theta$ について:$r(0)=5$ および $r\!\left(\tfrac{\pi}{2}\right)=3$ 。平均変化率は $\dfrac{3-5}{\pi/2-0}=-\dfrac{4}{\pi}\approx-1.27$ である。ここで $r$ は正であり減少しているため、曲線は原点に近づき、平均してラジアンあたり約 $1.27$ 単位の距離で移動する。

探索

角度が扫過するにつれて半径が増大する様子を見る

螺旋曲線において、θが増加するにつれてrも増加します。rの変化率は、曲線が外側へ巻いていく速さを決定します。

3.15

試験対策

  • ラジアンと単位円を使用します:$\cos\theta$と$\sin\theta$は座標であり、常に$-1$と$1$の間にあります。
  • 正弦曲線$a\sin(b(\theta+c))+d$について:$|a|$は振幅、$\tfrac{2\pi}{|b|}$は周期、$d$は中心線、位相シフトは$-c$です($+c$が左へ移動させます)。
  • 周期的なデータをモデル化するには、最大値と最小値から周期、振幅、中心線を読み取ります。
  • 逆三角関数は制限された定義域を必要とし、角度を返します;三角方程式は無限に多くの解を持ちます(周期を加える)。
  • 極座標↔直交座標の変換には$x=r\cos\theta$、$y=r\sin\theta$を使用します。

このトピックのインタラクティブ授業

一歩ずつ進め、即時チェック付きの問題で学習します。

過去問

AP Precalculus の他のトピック

ログインまたはアカウント作成

IGCSE, A-Level & AP