Este es el sexto curso de Ingeniería Eléctrica Universitaria: señales y
sistemas. EE04 preguntó "¿qué hace ESTE circuito a ESTA frecuencia";
este curso plantea la pregunta fundamental: ¿qué hace un sistema ante CUALQUIER entrada —
respondida a través de las tres transformadas (convolución, Fourier, z) sobre las que el resto del
grado (comunicaciones, DSP, control) se construye.
La unidad 6.1 clasifica señales y sistemas.
La unidad 6.2 convierte la convolución en la respuesta universal en el dominio del tiempo.
Las unidades 6.3–6.4 pasan al dominio de la frecuencia: series/transformadas de Fourier y muestreo.
La unidad 6.5 reutiliza la maquinaria de Laplace de EE02 como función de sistema.
Las unidades 6.6–6.7 abordan lo discreto: ecuaciones en diferencias y la transformada z.
La historia continua es un canal de audio: una señal de micrófono, un filtro, una
muestreadora, un ecualizador digital. Cada transformación siguiente mueve ese canal
hacia adelante, y cada respuesta se verifica como lo haría un ingeniero de señales —
derivando cada par de transformaciones al menos una vez, verificando cada convolución
de dos formas (gráficamente y mediante el producto de Fourier cuando esté disponible), y
probando cada resultado discreto por iteración directa.
6.1
Representaciones de señales y propiedades del sistema
Por qué importa. "¿Es lineal? ¿Es invariante en el tiempo?" son las primeras dos
preguntas de todo análisis en este curso — las respuestas deciden cuál de
toda la maquinaria está permitida.
La idea, con una imagen. Una señal es una función del tiempo:
tiempo continuo $x(t)$ o tiempo discreto $x[n]$. Un sistema mapea señales de entrada
a señales de salida. Cuatro propiedades sostienen el curso, y cada una es un
test que realizas sobre UNA entrada cuidadosamente seleccionada, no una sensación:
Linealidad: $ax_{1} + bx_{2} \to ay_{1} + by_{2}$ — aplica la suma,
verifica la suma de las salidas.
Invarianza temporal: desplaza la entrada en $T$; la salida debe desplazarse
exacto $T$ y nada más.
Causalidad: la salida en el tiempo $t$ depende únicamente de $x$ entre $t$.
Estabilidad BIBO BIBO: toda entrada acotada produce una salida
acotada; para un sistema LTI esto se reduce a
$\int |h(t)|\,dt < \infty$ — la respuesta al impulso debe ser absolutamente
integrable.
Cada propiedad es un experimento: seleccione la entrada de prueba, compare las dos salidas
La deducción. La invariancia temporal falla siempre que el reloj del sistema
se escala: para $y(t) = x(2t)$, desplazar la entrada en $T$ produce
$y_{shift}(t) = x(2t - T) = x(2(t - T/2))$ — la salida es la salida original
del sistema retrasada solo en $T/2$. Comparar "desplazar luego sistema"
($x(t-T) \to y(t)$ en argumento $2t$, es decir, $x(2t - T)$) frente a
"sistema luego desplazar" ($y(t - T) = x(2t - 2T)$) expone la discrepancia
siempre que exista — esa comparación ES la prueba.
Ejemplo resuelto 1 — la trampa del escalado temporal. ¿Es $y(t) = x(2t)$
invariante en el tiempo? Con $x(t) = u(t)$: desplazar-que-luego-sistema da
$x(t-1) = u(t-1) \to u(2t-1) = u(t - \tfrac{1}{2})$; sistema-que-luego-desplazar
da $y(t-1) = u(2(t-1)) = u(t-1)$. Desplazamiento medio versus desplazamiento completo —
variable en el tiempo ✓. Una etapa de reproducción rápida 2× en el canal de audio activo
falla exactamente de esta manera.
Ejemplo resuelto 2 — estabilidad por la integral. La reverberación del canal
modelo $h(t) = e^{-t}u(t)$: $\int_{0}^{\infty} e^{-t}\,dt = 1 < \infty$ ✓
estable. El mismo filtro con $h(t) = u(t)$ (un integrador) produce
$\int_{0}^{\infty} 1\,dt = \infty$ — una entrada escalón acotada produce una
rampas de salida no acotadas, por lo que el integrador es inestable BIBO independientemente de qué inocente sea
Una integral, un veredicto.
Errores comunes. Probar linealidad con una sola entrada (se necesitan dos, más
escalamiento). Declarar invarianza temporal desde un diagrama (ejecute la prueba de desplazamiento).
Y confundir causalidad con estabilidad: $h(t) = e^{-t}u(t)$ es ambas cosas, pero
$h(t) = -e^{t}u(-t)$ (anticausal, decreciente) es estable y NO causal —
las dos propiedades son independientes.
Resumen. Linealidad + invarianza temporal habilitan la convolución; causalidad
ordena causa y efecto; estabilidad BIBO es $\int|h| < \infty$. Cada
propiedad es un experimento de una sola sonda.
Explorar
Does a delayed input give the same delayed output?
Compare the two routes in the worked x(2t) example. A one-second delay before time scaling produces an onset at 0.5 seconds; delaying the output gives an onset at 1 second. At 0.75 seconds the outputs differ, disproving time invariance. Compare gain, squaring and clock weighting to see why linearity and time invariance are independent properties. A matching probe alone never proves invariance.
6.2
Sistemas LTI y convolución
Por qué importa. La convolución es LA ÚNICA fórmula que proporciona la salida
de cualquier sistema lineal e invariante en el tiempo para CUALQUIER entrada — sin transformadas, sin
función de transferencia, solo la respuesta al impulso y una integral.
La idea, con una imagen. Para un sistema lineal e invariante en el tiempo
sistema, la respuesta al impulso$h(t)$ determina todo:
descomponer la entrada en impulsos escalados y retrasados; cada impulso
$\delta(t-\tau)\,x(\tau)\,d\tau$ produce $h(t-\tau)$ escalado; superposición
los integra todos:
La convolución es deslizar-multiplicar-integrar: invertir $h$, deslizarla sobre
$x$, y cada valor de salida es el área de solapamiento.
Cada valor de y(t) es el área de superposición mientras h se desliza sobre x
La derivación. Tamizado: $x(t) = \int x(\tau)\delta(t-\tau)\,d\tau$.
La linealidad saca la integral fuera; la invariancia temporal convierte
$\delta(t-\tau) \to h(t-\tau)$; el resultado es la integral de convolución —
tres propiedades, una fórmula.
Ejemplo resuelto 1 — la respuesta al escalón clásica. El filtro del canal
$x(t) = u(t)$ a $h(t) = e^{-t}u(t)$: para $t \ge 0$ el solapamiento es
$\tau \in [0, t]$, por lo tanto
Verificar los extremos: $y(0) = 0$ ✓ (sin salida antes de que llegue la entrada);
$y(\infty) = 1$ ✓ (ganancia DC 1 — y efectivamente $H(0) = 1$). En $t = 1.5$,
$y = 1 - e^{-1.5} = 0.777$ — el área de solapamiento sombreada en la figura.
Ejemplo resuelto 2 — escalar al pulso. Ahora un rectángulo de 2 segundo
de altura 1 (una nota sostenida) entra en el mismo filtro. Dos puntos clave mediante
superposición: el escalón ON en $t=0$ más el escalón OFF en $t=2$, por lo tanto
$y(t) = (1 - e^{-t})u(t) - (1 - e^{-(t-2)})u(t-2)$. En $t = 1$:
$1 - e^{-1} = 0.632$. En $t = 3$: $(1 - e^{-3}) - (1 - e^{-1}) =
e^{-1} - e^{-3} = 0.318$ — la cola de liberación. Verificar el pico en
$t = 2^-$: $1 - e^{-2} = 0.865$, y en $t = 2^+$ el segundo término
resta exactamente su inicio, por lo que la curva es continua con una pendiente
discontinua de $-1$ — la distorsión que el oído percibe como el apagado de la nota.
Errores comunes. Olvidar el volteo (la convolución NO
$\int x(\tau)h(\tau)\,d\tau$). Omitir los límites cuando las señales comienzan
en 0 (es la ventana de superposición, no $(-\infty,\infty)$, la que realiza la operación). Y
asumir $x * h = x \cdot h$ — la multiplicación ocurre en el
dominio de FRECUENCIA, nunca en el tiempo.
Resumen.$y = x * h$; voltear, deslizar, integrar; los anchos se suman
($W_{1} + W_{2}$); conmutativa; las cascadas se convolucan. Toda transformada posterior
existe para evitar realizar esta integral.
Explorar
The sliding product area becomes the output
$y(t)=\int x(\tau)h(t-\tau)\,d\tau$
At t = 1.5 s, the unit step and flipped exponential overlap from τ = 0 to 1.5 s, giving output about 0.777. Switch to the worked 2-second pulse at t = 3 s and see that input has stopped while the output remains about 0.318. Change time and pulse width to connect the causal overlap, the peak at switch-off and the release tail.
Por qué importa. El ruido del canal, sus armónicos, sus bandas ecualizadoras
— todos residen en frecuencia. La transformada de Fourier es el puente, y
su propiedad de conversión de convolución a multiplicación es la razón por la que los filtros se diseñan
allí.
La idea, con una imagen. Las señales periódicas se expanden en armónicos
(series EE02); la transformada de Fourier extiende la idea a
señales no periódicas:
La convolución en el tiempo se convierte en multiplicación en frecuencia:
$Y(\omega) = X(\omega)H(\omega)$ — la propiedad a la que converge toda la materia
sobre.
El espectro sinc de un pulso rectangular: nulo en 1/τ, más estrecho en el tiempo significa más ancho en la frecuencia
La derivación. Para un pulso rectangular de amplitud $A$ y anchura
$\tau$ centrado en 0:
la función sinc. En $\omega = 0$ la transformada es igual al ÁREA $A\tau$
(y $\mathrm{sinc}(0) = 1$ lo devuelve ✓); el primer nulo se sitúa en
$\omega\tau/2 = \pi$, es decir, $f = 1/\tau$ — el compromiso entre tiempo y ancho de banda
.
Ejemplo resuelto 1 — el presupuesto de pulsos del canal. Un clic de 1 ms
($A = 1$, $\tau = 10^{-3}$ s): $X(f) = 10^{-3}\,\mathrm{sinc}(f \cdot 10^{-3})$,
primer nulo en $f = 1$ kHz. Un clic diez veces más corto (0.1 ms) desplaza el
nulo a 10 kHz — cuanto más breve es el evento, más ancho es el espectro, lo cual
es por qué un clic irrita todas las bandas del ecualizador a la vez. Verifique el
área: el valor en $f = 0$ es $A\tau$ − $10^{-3}$ para el clic de 1 ms y
$10^{-4}$ para el 0.1 ms ✓; el clic más corto introduce menos energía en cada banda
pero la distribuye sobre diez veces más bandas.
Ejemplo resuelto 2 — ascender al precio del filtro ideal. El canal
desea un paso bajo de pared de ladrillo: ganancia 1 hasta 4 kHz, 0 por encima. Su respuesta
impulsiva es la transformada inversa del rectángulo de paso:
$h(t) = \frac{\sin(\omega_{c}t)}{\pi t}$ con
$f_{c} = 4$ kHz — un sinc en TIEMPO, extendiéndose infinitamente en ambas
direcciones, por lo que el filtro ideal es no causal. Se truncó a
$|t| \le 5$ ms (una ventana de 10 ms) y la ganancia de la banda de paso presenta ondulaciones (efecto Gibbs),
con ondulaciones separadas aproximadamente $1/(10\ \text{ms}) = 100$ Hz, y el borde no puede ser
más nítido que esa misma frecuencia de 100 Hz. El compromiso es inequívoco:
la pendiente en frecuencia se paga con longitud en el dominio temporal, la misma ley de
la otra perspectiva.
Errores comunes. Evaluar $\mathrm{sinc}$ en $\omega$ en lugar de
$\omega\tau/2$ (dimensionless argument, always). Forgetting the $1/2\pi$
en la inversa. Y leer $|X(\omega)|$ como "la señal" — la transformada
está completa solo con su fase.
Resumen. Pares de transformación por integral; pulso ↔ sinc con nulo en
$1/\tau$; convolución ↔ multiplicación. Pendiente en un dominio es longitud
en el otro.
Explorar
Narrow in time, wide in frequency; delay lives in phase
$X(f)=\tau\,\mathrm{sinc}(f\tau)e^{-j2\pi ft_0}$
Compare the worked 1 ms pulse with a 0.1 ms pulse on the same displayed spectrum. Its first null moves from 1 kHz to 10 kHz while its area falls by ten. Shift the pulse centre and see the complex Fourier coefficient rotate without changing magnitude. Probe a null and a negative sinc lobe to see why magnitude alone does not describe the signal.
6.4
Muestreo
Por qué importa. El canal se vuelve digital en un punto: el muestreador.
Todo lo que viene después — el ecualizador, el almacenamiento, la reconstrucción —
hereda lo que hizo el paso de muestreo, y nunca podrá deshacerse
después.
La idea, con una imagen. El muestreo multiplica la señal por un tren de impulsos; en frecuencia, el espectro se replica en múltiplos de
impulsos; en el dominio de la frecuencia, el espectro se replica en múltiplos de
$f_{s}$. El criterio de Nyquist: una señal con ancho de banda limitado a
$f_{max}$ se recupera perfectamente si $f_{s} > 2f_{max}$. Por debajo de ese valor,
las réplicas se superponen y el aliasing pliega las altas frecuencias en la
banda como falsos bajos.
Muestreado a 6 kHz, un tono de 4 kHz es indistinguible de 2 kHz
La derivación. La salida de un muestreador
$x_{s}(t) = x(t)\sum_{n}\delta(t - nT)$ tiene, por la dualidad de convolución-multiplicación (multiplicación en el tiempo = convolución en la
la dualidad de multiplicación (multiplicación en tiempo = convolución en
frecuencia) hace que el espectro $(1/T)\sum_{k} X(\omega - k\omega_{s})$ —
se replique en cada múltiplo de la frecuencia de muestreo. Si
$X$ ocupa $|\omega| < \omega_{s}/2$, las réplicas nunca se tocan; por lo tanto
una baja frecuencia real de una alta plegada.
no hay confusión entre una baja frecuencia real y una alta plegada.
Ejemplo resuelto 1 — el alias de 4 kHz. Un coseno de 4 kHz muestreado a 6 kHz:
$4 > 6/2 = 3$ kHz. Verifique muestra por muestra:
$|f - f_{s}| = 2$ kHz. Verificar muestra por muestra:
$\cos(2\pi \cdot \tfrac{4}{6} n) = \cos(2\pi \cdot \tfrac{2}{3} n)$. Verifica qué modo tiene tu calculadora antes de cada pregunta.
$\cos(2\pi \cdot \tfrac{2}{6} n) = \cos(2\pi \cdot \tfrac{1}{3} n)$;
ambas secuencias coinciden porque
$\cos(2\pi \cdot \tfrac{2}{3} n) = \cos(2\pi(\tfrac{2}{3} - 1)n) =
\cos(2\pi \cdot (-\tfrac{1}{3})n) = \cos(2\pi \cdot \tfrac{1}{3} n)$ ✓
(el coseno es par). Una tonalidad de 4 kHz muestreada a 6 kHz ES una secuencia de 2 kHz.
Ejemplo resuelto 2 — escalar al presupuesto de anti-aliasing. El canal
(20 kHz). Una señal interferente de 44.1 kHz se aliase a
($f_{s}/2 = 22.05$ kHz). Una tonalidad de interferencia de 25 kHz se plegaría a
$44.1 - 25 = 19.1$ kHz — dentro de la banda declarada de 20 kHz. El filtro anti-alias
debe atenuarlo antes del muestreador: en el muestreo CD de 44.1 kHz, la banda de guarda es
solo 22.05 − 20 = 2.05 kHz de ancho, por lo que la captura profesional
sobremuestra a 96 o 192 kHz (bandas de guarda de 28 y 76 kHz) y aplica filtros
suaves. La corrección siempre debe realizarse antes del muestreador, nunca después; una frecuencia plegada no lleva ninguna marca que indique su origen.
frecuencia no tiene ninguna marca que indique su origen.
Resumen. El muestreo replica el espectro en múltiplos de $f_{s} = 2f_{max}$;
es estricto; en la igualdad, una senoide en $f_{max}$ puede muestrearse en sus cruces por cero
(y desaparecer). Filtrado después del muestreo (el
plegado ya está dentro de la banda). Y asumiendo upsample digital
recupera lo que un bajo filtro $f_{s}$ omitió — la información nunca fue registrada.
Resumen. El muestreo replica el espectro en múltiplos de $f_{s}$;
$f_{s} > 2f_{max}$ o los aliases se pliegan; el filtro anti-aliasing va antes del
muestreador; la banda de guarda entre $f_{max}$ y $f_{s}/2$ es el presupuesto de diseño.
presupuesto.
Explorar
Different waves can pass through the same samples
$f_s>2f_{max},\quad f_a=|f-kf_s|\le f_s/2$
The worked 4 kHz cosine sampled at 6 kHz shares every sample with a 2 kHz cosine. Change phase to see why a negative-frequency fold must reverse cosine phase. At the Nyquist boundary, a sine can vanish at every sample. The audio example uses a 25 kHz tone at 44.1 kHz, which aliases to 19.1 kHz; raising the rate to 96 kHz avoids folding that chosen tone.
Por qué importa. La etapa analógica del canal — condensadores de acoplamiento,
controles de tono — es un sistema racional, y los polos de su función de
sistema predicen oscilaciones, velocidad y estabilidad a simple vista.
La idea, con una imagen. La transformada de Laplace de EE02 se convierte en la
función del sistema$H(s) = Y(s)/X(s)$; para un sistema LTI,
$h(t) \leftrightarrow H(s)$ como par de transformación. Factores racionales de $H(s)$
en polos y ceros: cada polo contribuye con un modo natural
$e^{pt}$; la región de convergencia (ROC) decide cuál; causal
la estabilidad requiere que todos los polos estén en el semiplano izquierdo abierto.
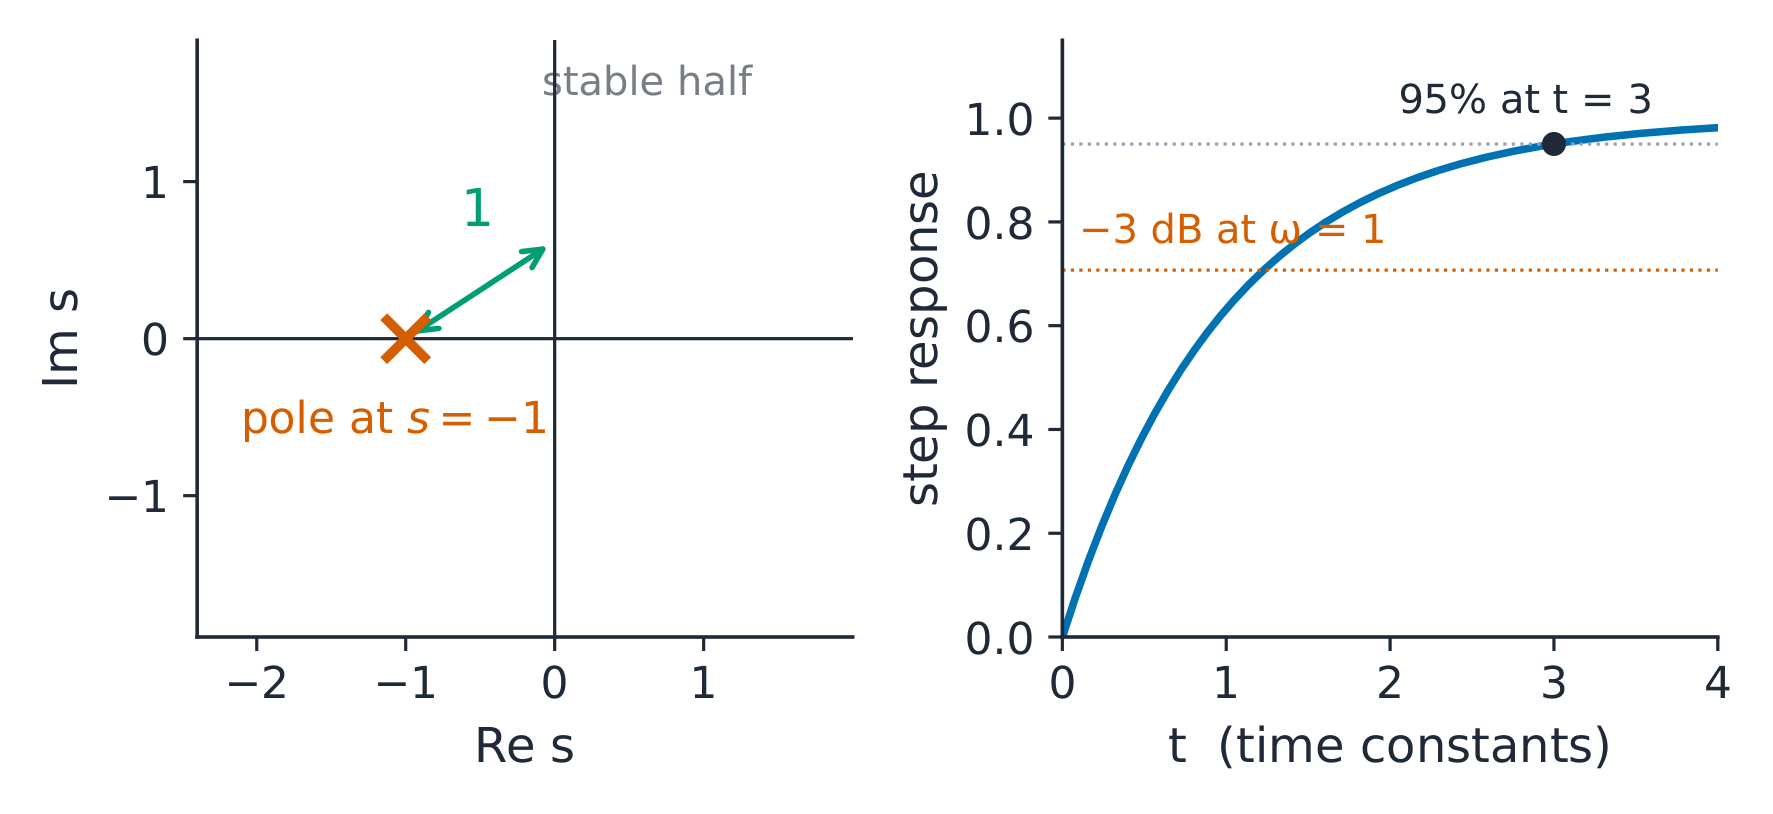
Un polo en −1: la tasa de decaimiento en el tiempo, la frecuencia a −3 dB en la respuesta — una sola cantidad, tres lecturas
La derivación.$\mathcal{L}\{e^{-at}u(t)\} = 1/(s+a)$ para
$\mathrm{Re}(s) > -a$ (una integración por partes). El escalón unitario
$1/s$. Por lo tanto, para $H(s) = 1/(s+1)$ impulsado por un escalón:
partial fractions doing the convolution of Unit 6.2 with three lines of
álgebra — y ambas rutas conducen a la misma curva ✓.
Ejemplo resuelto 1 — lea el polo de tres formas.$H(s) = 1/(s+1)$: el
polo en $s = -1$ ES el $e^{-t}$ en la respuesta al impulso (constante de tiempo
1 s); la respuesta al escalón se estabiliza en $1 - e^{-t}$ alcanzando 95% en
$t = 3$ s; la respuesta en frecuencia$H(j\omega)$ tiene
$|H(j \cdot 1)| = 1/\sqrt{2} = 0.707$ — el punto a −3 dB se encuentra exactamente en
la distancia del polo al origen, y la fase allí es $-45°$.
Ejemplo resuelto 2 — escalar al control de tono de dos polos. Un aumento de graves
refuerzo con un notch, $H(s) = \dfrac{s^{2} + 2s + 100}{(s+1)(s+10)}$: ceros en
$-1 \pm j9.95$ (cerca del eje imaginario cerca de $\pm 10$ rad/s, por lo que
haga una muesca allí: $|H(j10)| = 20/(10.05 \times 14.14) = 0.14$, aproximadamente
−17 dB), polos en $-1$ y $-10$ (ambos a la izquierda — estable ✓). Ganancia DC
$100/10 = 10$ (elevación de grave de 20 dB ✓); ganancia de alta frecuencia
$1$ (el numerador coincide con el denominador en $s^{2}$). Verifique la
caída intermedia: en $\omega = 0$, 20 dB; en $\omega \to \infty$, 0 dB; la
transición ocurre entre las frecuencias de los polos — toda la curva del ecualizador
es legible desde cinco puntos marcados en el plano s.
Errores comunes. Leer la estabilidad solo a partir de los polos sin considerar la ROC
(un polo en $-1$ con una ROC que se extiende hacia la izquierda es antical causal e inestable).
Olvidar $H(s)$ solo existe con su ROC. Y confiar en un polo-cero
escala incorrectamente: el punto de −3 dB representa la DISTANCIA del polo al
origen únicamente para un factor de primer orden sin ceros cercanos.
Resumen.$H(s) = Y/X$; las fracciones parciales convierten transformadas nuevamente en
exponenciales; los polos establecen los modos, la ROC determina la causalidad, el semiplano
izquierdo garantiza la estabilidad, y $s = j\omega$ define la respuesta en frecuencia.
Explorar
Move the zeros; watch the tone-control curve change
Start with the worked tone control, whose zeros are at −1 ± j9.95 and whose fixed poles are at −1 and −10. Its gain near 10 rad/s is about 0.14, while its DC gain is 10. Move the zeros farther from the imaginary axis to soften the dip, or onto it for an exact null. The causal system stays stable because the poles and ROC stay fixed. The distance products connect the s-plane directly to the gain curve.
6.6
Sistemas de tiempo discreto
Por qué importa. Una vez muestreado, el ecualizador del canal se convierte en una ecuación
en diferencias ejecutada en un procesador — iterarla manualmente es cómo se comprende realmente su
comportamiento.
La idea, con una ilustración. El equivalente discreto de la convolución:
$y[n] = \sum_{k} x[k]\,h[n-k]$. Sistemas descritos por ecuaciones
en diferencias** como $y[n] = 0.5\,y[n-1] + x[n]$ — un acumulador
con decaimiento. El modo homogéneo es $a^{n}$ donde $a$ es la raíz de la
ecuación característica; iterar un paso a la vez es el método directo
de solución.
Cada paso reduce a la mitad la brecha restante hacia el límite — un enfoque geométrico que puedes verificar con los dedos
La derivación. Para $y[n] = a\,y[n-1] + x[n]$ con entrada escalón y
condición inicial nula, las primeras muestras son
$1,\ 1+a,\ 1+a+a^{2},\ \ldots$ — sumas parciales de una serie geométrica, por lo tanto
y el límite $1/(1-a)$ es la ganancia en continua (DC): el eco discreto del
estado continuo $\int h < \infty$.
Ejemplo resuelto 1 — iterar y converger.$y[n] = 0.5y[n-1] + x[n]$,
$y[-1] = 0$, escalón unitario: $y[0] = 1$, $y[1] = 1.5$, $y[2] = 1.75$,
$y[3] = 1.875$ — acercándose a la ganancia en DC $1/(1-0.5) = 2$ ✓. La brecha hacia
el límite se reduce a la mitad en cada paso (el residuo es $0.5^{n+1}$), por lo que después de 10
pasos la brecha es $0.5^{11} \approx 0.05\%$ — una línea de aritmética
que predice toda la tabla.
Ejemplo resuelto 2 — escalar a una raíz oscilatoria. Establecer
$a = -0.8$: $y[n] = -0.8\,y[n-1] + x[n]$ en un escalón produce
$y[n] = \tfrac{1}{1.8}(1 - (-0.8)^{n+1})$ — el acercamiento a
$0.556$ oscila: $y[0] = 1$, $y[1] = 0.2$, $y[2] = 0.84$,
$y[3] = 0.328$. Verificar $|a| = 0.8 < 1$ — aún estable (la oscilación
decays), y el signo cambia en cada muestra es la huella digital de una
raíz negativa, el análogo discreto de un par de polos complejos resonando a la mitad de la frecuencia
de muestreo ($z = -0.8$ mapea a $s = (\ln 0.8 \pm j\pi)/T$).
Errores comunes. Iterar con un $y[-1]$ incorrecto (especificar la condición
inicial antes de la primera línea). Declarar estabilidad basándose en los primeros pocos
muestras (solo el $|a| < 1$ decide). Y leer la ganancia en DC desde $n = 0$
solamente — es el $1/(1-a)$, el LÍMITE, visible solo cuando las muestras se estabilizan.
Resumen. Ecuación en diferencias → iterar; sumas parciales geométricas;
ganancia en DC $1/(1-a)$; raíz dentro del círculo unitario = estabilidad; raíces negativas o
complejas = oscilación.
Explorar
Compute the next sample; test more than one input
$y[n]=a\,y[n-1]+x[n],\quad |a|<1\text{ for causal BIBO stability}$
Recover the worked step sequence 1, 1.5, 1.75, 1.875 from the stated zero initial state. Compare the alternating approach for a = −0.8. At a = −1, a step trace stays bounded, but an alternating input of the same bounded amplitude produces growing output. The strict root condition decides stability, rather than the appearance of one short trace.
6.7
La transformada z
Por qué es importante. El ecualizador se entrega como coeficientes
$a_{k}, b_{k}$ de una ecuación en diferencias; la transformada z es cómo se seleccionan esos
números, y el círculo unitario es donde se lee su respuesta en frecuencia.
La idea, con una imagen. La transformada z z
La idea, con una imagen. La transformada z z
par fundamental: $X(z) = \sum_{n} x[n]z^{-n}$ con ROC
par fundamental: $a^{n}u[n] \leftrightarrow 1/(1 - az^{-1})$ con ROC
$|z| > |a|$. Para un sistema causal, los polos DENTRO del círculo unitario implican estabilidad. La
transformada inversa es división larga o fracciones parciales.
El círculo unitario es el eje de frecuencia; el radio del polo representa el amortiguamiento — una imagen une ambos dominios
La derivación.$\sum_{n=0}^{\infty} a^{n}z^{-n}$ es geométricamente
la razón $az^{-1}$; converge a $1/(1 - az^{-1})$ exactamente cuando
$|az^{-1}| < 1$, es decir, $|z| > |a|$ — la ROC es el exterior de un círculo
que pasa por el polo. La estabilidad requiere que la ROC incluya el círculo unitario
(el eje de frecuencia $z = e^{j\omega}$), lo cual obliga a $|a| < 1$ — el
condición del círculo unitario en una sola línea.
Ejemplo resuelto 1 — el acumulador nuevamente, mediante transformada.$H(z) = 1/(1 - 0.5z^{-1})$, polo en $z = 0.5$ — dentro del círculo unitario,
estable ✓. Respuesta al escalón:
$Y(z) = H(z)\,\dfrac{z}{z-1} = \dfrac{z^{2}}{(z-0.5)(z-1)}$; fracciones
parciales dan $y[n] = 2(1 - 0.5^{n+1})$. Verifique $n = 0$: $2(1 - 0.5) = 1$
✓ coincide con la iteración de Unidad 6.6, y $n \to \infty$ da
Ejemplo resuelto $2$ — el diccionario de transformación de plano a plano. El mapeo
Ejemplo resuelto 2 — el diccionario plano a plano. El mapeo
$s \to z = e^{sT}$ envía $s = j\omega$ al círculo unitario
$e^{j\omega T}$ (frecuencia = ángulo), y una tasa de decaimiento continua
$\sigma$ con $e^{\sigma T}$ ms corresponde a
$z = 0.5$ con $T = 1$ ms corresponde a
$\sigma = \ln(0.5)/0.001 = -693\ \text{s}^{-1}$ — una constante de tiempo de
$1/693 = 1.44$ ms. Verifique contra la iteración de Unidad 6.6: la brecha se reduce a la mitad
por MUESTRA ($0.5 = e^{-0.693}$), y $0.693/T$ por segundo es lo mismo
$-693\ \text{s}^{-1}$ ✓. Las dos transformaciones son un mismo tema visto desde
dos orillas del mismo río.
Errores comunes. Citar $H(z)$ sin su ROC (la misma función racional
función puede describir sistemas diferentes cuando cambia la RRC). Lectura de respuesta en frecuencia
en el eje real (vive en $|z| = 1$). Y confundir las convenciones de $z$ y
$z^{-1}$ convenciones — para la secuencia causal $a^{n}u[n]$, la ROC es
$|z| > |a|$; una secuencia lateral izquierda tiene una RRC diferente.
Resumen.$a^{n} \leftrightarrow 1/(1-az^{-1})$, ROC exterior;
para un sistema causal, los polos dentro del círculo unitario = estabilidad; $z = e^{sT}$ mapea decaimiento a
radio y la frecuencia al ángulo — y la ganancia DC $1/(1-a)$ cierra el
bucle con la iteración de hace dos unidades.
Explorar
The ROC decides which sequence and which stability claim
$H(z)=\frac{1}{1-az^{-1}},\quad\text{stability requires the unit circle in the ROC}$
Start with the causal pole at 0.5 and a probe on the unit circle, where the geometric sum converges to 2. Keep the same rational expression but choose anti-causal support; the ROC moves inside the pole circle and the unit circle is excluded. A pole at 1.2 can instead give a stable anti-causal sequence. Probe the ROC boundary away from the pole to see why a finite algebraic value does not prove series convergence.
Lecciones interactivas sobre este tema
Trátalo paso a paso, con ejercicios de verificación instantánea.