controlando) y los reducen a una única función de transferencia.
systems**. EE06 gave you the system function. This course closes a
para que la salida siga a la entrada rápidamente, con precisión y sin oscilaciones?
make the output follow the input quickly, accurately, and without ringing?
Units 10.1 and 10.2 build models of the plant (the thing being
controlled) and reduce them to one transfer function.
Las unidades 10.3 a 10.5 predicen y dan forma a la respuesta temporal: especificaciones,
estabilidad, lugar de las raíces.
Las unidades 10.6 y 10.7 trabajan en el dominio de la frecuencia: márgenes, Nyquist, PID y
compensadores.
La unidad 10.8 introduce el espacio de estados: modelos para múltiples variables de estado y un método de diseño
basado en álgebra lineal.
Un hábito atraviesa todo el curso. Cada diseño se verifica en ambos
dominios. Un margen de fase predice un amortiguamiento. Una colocación de polos predice una
sobreoscilación. Toda afirmación algebraica de estabilidad se confirma con un segundo método:
Routh contra el lugar de las raíces, Nyquist contra Routh. Cuando dos caminos conducen
al mismo número, puedes confiar en ese número.
Lea esto: 100 rad/s y 3. Un diagrama complejo se convirtió en dos números. Para casos verdaderamente complejos, las tres reglas anteriores son más rápidas.
coloca una gota de plástico dentro de 0.05 mm. Ambos comienzan de la misma manera: escribir
lo que hace el sistema físico, como una ecuación con la que puedas calcular.
La idea. Casi todos los dominios físicos almacenan, fluyen y pierden energía en
el mismo patrón. Un tanque caliente almacena calor, recibe calor de un calentador y pierde
calor hacia la habitación. Un capacitor almacena carga, la recibe de una fuente y la filtra
a través de una resistencia. Escrito como una única variable de estado$x$, cada uno de
ellos dice
$$\text{(how fast } x \text{ changes)} \;=\; \text{(drive in)} \;-\; \text{(leakage out)}.$$
Un modelo de primer orden tiene la forma $\tau\, \dfrac{dx}{dt} + x = K\,u(t)$.
La letra griega $\tau$ (tau) es la constante de tiempo, medida en
segundos: indica cuánto tarda el sistema en responder. El símbolo $K$ representa la
ganancia en continua: el valor final de $x$ por unidad de entrada permanente $u$. Con una entrada
en escalón de magnitud $U$, la solución es $x(t) = KU\,(1 - e^{-t/\tau})$, que
alcanza el 63.2% de su valor final en una constante de tiempo.
Linealización. Los sistemas reales no son líneas rectas. Un péndulo
obedece a $\ddot\theta = -(g/l)\sin\theta$, que no posee una ganancia única. La solución consiste en
elegir un punto de operación (el estado cercano al cual se trabaja) y reemplazar
la curva por su pendiente en ese punto. Cerca del reposo, $\sin\theta \approx \theta$, por lo que el
péndulo se comporta como un resorte con frecuencia natural$\omega_n = \sqrt{g/l}$. Para un péndulo de longitud $l = 0.9$ m, utilice $g = 9.81$
m/s² para obtener $\omega_n = \sqrt{9.81/0.9} = 3.30$ rad/s, aproximadamente 0.53 Hz: un columpio lento
de parque infantil. El mismo principio aplica a un tanque que drena a $q = 2\sqrt{h}$
(in m³/h with $h$ in m): the slope $\dfrac{dq}{dh} = 1/\sqrt{h}$ equals 0.5
cerca de $h = 4$ m, y a 1/3 cerca de $h = 9$ m. El modelo lineal es válido solo cerca
de su punto de operación, y la pendiente indica qué tan preciso es.
Motor de corriente continua controlado por armadura: dos leyes físicas, una bucle de retroalimentación interna
Ejemplo resuelto 1: circuito RC. Utilice $R = 2$ kΩ y $C = 100$ µF. La
resistencia transporta la corriente $\dfrac{v_{in} - v}{R}$ y el condensador
lo integra, por lo
Este es el modelo de primer orden con $\tau = RC = 2000 \times 100\times10^{-6} = 0.2$ s y $K = 1$. Escalamos la entrada de 0 a 5 V y el condensador alcanza
$5(1 - e^{-1}) = 3.16$ V, que representa el 63.2%, tras 0.2 s. Comprobación: un valor mayor de
$R$ o un valor mayor de $C$ indica un circuito más lento, y el producto $RC$ tiene unidades de
segundos, por lo que el modelo es consistente.
Ejemplo resuelto 2: motor de corriente continua controlado por armadura. Este modelo se presenta
variables aquí, $J = 0.01$ y ², son exactamente las variables de estado que la unidad
fricción de $B = 0.1$ N·m·s, constante del motor de $K = 0.5$ (en N·m/A, numéricamente igual
a V·s/rad), y resistencia de armadura de $R = 1$ Ω. La inductancia es pequeña,
por lo que se desprecia. Dos leyes físicas acoplan los lados eléctrico y mecánico:
Ley del par: la corriente genera un par de torsión, $T = K\,i$, donde $T$ está en N·m y $i$ en A.
Ley de Newton para el rotor: $J\,\dot\omega = T - B\,\omega$, donde
$\omega$ es la velocidad del eje en rad/s.
El acoplamiento es bidireccional. La armadura giratoria también genera un fuerza electromotriz inversa
voltaje de $K\omega$, por lo que la ley de voltajes de Kirchhoff (KVL) da como resultado $V = R\,i + K\omega$. En el dominio s, con condiciones iniciales nulas, las dos leyes se convierten en
El modelo tiene un polo en $s = -35$ rad/s. La constante de tiempo es
$1/35 = 28.6$ ms: rápida. La ganancia en continua es de $50/35 = 1.43$ rad/s de velocidad final
por volt. Sin comprobación en CC: con todo constante, las ecuaciones del motor son
pura álgebra, y de hecho $\dfrac{K}{BR + K^{2}} = \dfrac{0.5}{0.35} = 1.43$.
Toda la transitoria provenía de tres constantes físicas, y la FEM inversa
aparece en el diagrama como un bucle de retroalimentación que el motor construye gratuitamente. Las dos
está muy mal: $i$ predice $\omega$ rad/s por
10.8 formaliza.
Errores comunes.
Eliminar el término de FEM inversa $K\omega$ de la Ley de Voltajes de Kirchhoff (KVL). El resultado parece más simple y
is badly wrong: $\dfrac{K}{(Js+B)R} = \dfrac{50}{s+10}$ predicts 5 rad/s per
volt instead of 1.43 and a time constant of 100 ms instead of 28.6 ms. The
back-EMF's built-in feedback is what makes the real motor fast.
Usar una linealización lejos de su punto de operación. La pendiente del tanque es 0.5
en $h = 4$ m y 0.33 en $h = 9$ m; una sola pendiente no puede servir para ambos.
Errores de unidades: $J$ en kg·m², $B$ en N·m·s, $\omega$ en rad/s. Verifique que el
coeficiente del motor tenga el mismo valor en ambas leyes.
Resumen. Almacenamiento, flujo y disipación dan $\tau\dot x + x = Ku$. Elija
el punto de operación, tome la pendiente y el mundo se vuelve lineal cerca de él.
El modelo del motor $50/(s+35)$ es nuestro ejemplo continuo a partir de aquí.
Por qué importa. Un diagrama de bloques es cómo los ingenieros hablan sobre sistemas: un
póster del control de crucero de un coche es un diagrama de bloques, no una página de ecuaciones.
La idea. La función de transferencia $G(s)$ es la razón de salida
a introducir en el dominio s, con condiciones iniciales nulas. Cuando los bloques
están conectados, la aritmética reemplaza al álgebra:
En serie (un bloque tras otro): multiplicar, $G = G_1 G_2$.
En paralelo (ambos bloques alimentan la misma suma): sumar, $G = G_1 + G_2$.
Retroalimentación: dividir por el bucle, $T = \dfrac{G}{1 + GH}$.
La fórmula de retroalimentación merece su derivación de una sola línea. El error es $e = r - H\,y$ y la salida es $y = G\,e$. Combinémoslos: $y = G(r - Hy)$, mueva el
término $GH\,y$ al otro lado, y $y(1 + GH) = Gr$. La ecuación
$$1 + GH = 0$$
es la ecuación característica. Sus raíces son los polos de lazo cerrado,
por lo que contiene toda la historia de estabilidad. Reduzca primero los lazos internos, y
mantenga el denominador visible en cada paso.
Reduzca primero el lazo interno, multiplique en serie, cierre el lazo externo al final
Ejemplo resuelto 1: un solo lazo, se lee como un sistema de segundo orden. Coloque
$G_1 = \dfrac{1}{s+1}$ y $G_2 = \dfrac{1}{s+2}$ en serie con ganancia $K = 6$,
bajo retroalimentación unitaria ($H = 1$):
Ahora lea los parámetros de segundo orden igualando contra $s^{2} + 2\zeta\omega_n s + \omega_n^{2}$. Aquí $\omega_n = \sqrt{8} = 2.83$ rad/s y
el factor de amortiguamiento$\zeta = \dfrac{3}{2 \times 2.83} = 0.530$. Eso
se encuentra dentro de la región de diseño estándar $0.4 \le \zeta \le 0.7$, y la unidad 10.3
lo convierte en un sobrepaso de aproximadamente 14%.
Ejemplo resuelto 2: lazos anidados. Un lazo interno $\dfrac{2}{s}$ con
ganancia de retroalimentación 0.5 está en serie con $\dfrac{1}{s+1}$, todo dentro de un
bucle externo de retroalimentación unitaria. Paso 1, colapsar el bucle interno:
Léalo: $\omega_n = \sqrt{3} = 1.73$ rad/s y $\zeta = \dfrac{2}{2\times 1.73} = 0.577$. Un diagrama enredado se convirtió en dos números. Para un enredo genuino
el teorema de ganancia de Mason hace todo esto en una sola fórmula: sume las ganancias de los caminos directos,
resta los productos de los lazos que no se tocan. Recuérdelo cuando el álgebra de bloques realmente se enrede, no antes; en diagramas simples, las
tres reglas anteriores son más rápidas.
las tres reglas anteriores son más rápidas.
Errores comunes.
Cerrar un lazo como $\dfrac{G}{1+G}$ cuando $H \ne 1$. La trayectoria de retorno transporta
$GH$, no $G$.
Perder un signo negativo en una suma de retroalimentación. El error es $r - Hy$. Si se agrega
en su lugar, la ecuación característica se convierte en $1 - GH = 0$ y cada
afirmación sobre la estabilidad se invierte.
Reducir primero el lazo externo. Todavía funciona, pero el álgebra se complica;
empezar por el interno es la disciplina.
Resumen. En serie multiplica, en paralelo suma, la retroalimentación divide por $1 + GH$,
y el denominador del resultado es la ecuación característica. Interno
Por qué importa. Cuando un fabricante de drones promete “se estabiliza dentro de media”
10.3
Respuesta en el dominio del tiempo
Por qué importa. Cuando un fabricante de drones promete “se estabiliza en media
segundo, sobrepasa menos de 10%”, esos son números del dominio temporal. Esta unidad
es el diccionario que convierte las posiciones en polos en esos números.
La idea. El prototipo de segundo orden porta el vocabulario:
$$G(s) = \frac{\omega_n^{2}}{s^{2} + 2\zeta\omega_n s + \omega_n^{2}}.$$
Sus polos están situados en $s = -\zeta\omega_n \pm j\,\omega_n\sqrt{1-\zeta^{2}}$. Lee
la imagen: la distancia desde el origen es $\omega_n$ (qué tan rápido), la
parte imaginaria oscila, y la parte real $-\zeta\omega_n$ decae. La relación de amortiguamiento
es el coseno del ángulo del polo, por lo que un rayo desde el origen con ángulo
$\arccos\zeta$ es una línea de amortiguamiento constante: una imagen, un número.
Una relación de amortiguamiento, una forma: toda la familia a $\omega_n = 4$ rad/s
La respuesta al escalón es la salida cuando la entrada hace un paso de 0 a 1.
Con una entrada escalón unitario, los resultados estándar son
Aquí $M_p$ es el sobrepaso (pico por encima del valor final, como
fracción), $t_p$ el tiempo de pico, y $t_s$ el tiempo de asentamiento
. La fórmula del sobrepaso no es magia: la respuesta al escalón es
y el primer pico ocurre donde la derivada es cero, lo cual cae en
$\omega_d t_p = \pi$; al sustituir eso nuevamente en la envolvente se obtiene $M_p$.
Error en estado estacionario necesita una idea más. Cuenta los integradores en
el lazo abierto: esa cuenta es el tipo de sistema. Un sistema tipo-1 (un
integrador) tiene error nulo en estado estacionario ante un escalón, y su constante de error de velocidad$K_v = \lim_{s\to0}\, sG(s)$ da el error de rampa
$\dfrac{1}{K_v}$. Leer las constantes del lazo antes de calcular cualquier transitorio.
transitorio.
Ejemplo resuelto 1: un par de números, cuatro especificaciones. Tomar
$\omega_n = 4$ rad/s y $\zeta = 0.5$. Entonces $\omega_d = 3.46$ rad/s y los
polos son $-2 \pm j3.46$. Comprobación de consistencia: la distancia desde el origen es
$\sqrt{2^{2} + 3.46^{2}} = 4 = \omega_n$, como debe ser. Las especificaciones:
El tiempo de subida del 10 al 90% se calcula numéricamente a partir de la respuesta
al escalón como 0.41 s. Verificación de coherencia entre dominios: $\zeta = 0.5$ debería provenir
con un margen de fase cercano a 50 grados, y la regla operativa de la unidad 10.6 $\zeta \approx PM/100$ cierra ese ciclo.
Ejemplo resuelto 2: elegir la ganancia para cumplir con una especificación de amortiguamiento. La planta es
$G = \dfrac{K}{s(s+2)}$ en retroalimentación unitaria. El lazo cerrado es
$\dfrac{K}{s^{2} + 2s + K}$, por lo que igualar al prototipo da $2\zeta\omega_n = 2$ y $\omega_n = \sqrt{K}$, de ahí $\zeta = 1/\sqrt{K}$. Exigir
$\zeta = 0.45$:
Predecir la respuesta: $M_p = e^{-\pi(0.45)/0.893} = 0.205$, por lo tanto 20.5%; pico
tiempo $t_p = \dfrac{\pi}{2.22 \times 0.893} = 1.58$ s; establecimiento $t_s \approx \dfrac{4}{0.45\times2.22} = 4.0$ s. Ahora las constantes de error, leídas en
lazo abierto: $K_v = \dfrac{4.94}{2} = 2.47$, por lo que una rampa unitaria deja un error
estacionario de $\dfrac{1}{K_v} = 0.405$, mientras que el error de escalón es exactamente cero porque
la planta es de tipo 1. Verificación en máquina: el escalón del lazo cerrado simulado se estabiliza
en 1.000 y su primer pico es 1.205.
Errores comunes.
Mezclar $\omega_n$ con $\omega_d$. El tiempo de pico usa la frecuencia amortiguada;
la distancia desde el origen usa $\omega_n$.
Citando $t_s$ sin su banda. Las estimaciones de 2% y 5% difieren por un factor
de $\tfrac{4}{3}$.
Aplicar fórmulas de segundo orden a un sistema con ceros o polos adicionales
sin verificar que realmente domine un par de polos.
Resumen. Polos dentro, especificaciones fuera: $M_p$, $t_p$, $t_s$ y el error
constante. Una recta de amortiguamiento en el plano de los polos es una línea de sobrepaso constante.
10.4
Estabilidad de Routh
Por qué importa. La estabilidad es la única propiedad que debe tener antes de cualquier
otro aspecto del diseño. Un bucle que se satura oscilando no está mal ajustado;
está roto.
La idea. El lazo cerrado es estable exactamente cuando toda raíz del
polinomio característico tiene parte real negativa. La tabla de Routh
cuenta esas raíces sin resolver nada. Escriba los coeficientes en dos
filas, luego complete hacia abajo. Cada nueva entrada es una multiplicación cruzada y división de
las dos filas superiores, y el número de cambios de signo en la primera columna
igual al número de raíces en el semiplano derecho (RHP). Una primera columna sin
cambios de signo significa que no hay raíces RHP: estable.
La primera columna lee $1,\, 2,\, 1,\, -6,\, 5$: dos cambios de signo (de $+1$ a
$-6$, luego $-6$ a $+5$), por lo tanto dos raíces en el semiplano derecho. Verifique con las raíces exactas, que
son $-1.29 \pm j0.86$ y $+0.29 \pm j1.42$: efectivamente hay dos en el semiplano
derecho, y la tabla lo indicó sin resolver la cuártica.
Ejemplo resuelto 2: encuentre el rango de ganancia. ¿Para qué $K$ es $s^{3} + 5s^{2} + 6s + K$ estable? Construya la tabla:
La estabilidad requiere $\dfrac{30-K}{5} > 0$ y $K > 0$, así que $0 < K < 30$. En
exactamente $K = 30$, la fila de $s^{1}$ se anula. Esto no es un error: una fila completamente de ceros
indica raíces simétricas, encontradas mediante la ecuación auxiliar
construida a partir de la fila superior, $5s^{2} + 30 = 0$, resultando en $s = \pm j2.45$. El sistema
se encuentra en el límite: estabilidad marginal, una oscilación sostenida
a 2.45 rad/s que ni crece ni decae. Las próximas dos unidades alcanzan este mismo
límite por otros dos caminos.
La prueba de Routh delimita el espacio de diseño estable antes de resolver cualquier raíz
Gráfico de diseño. Para la familia $s^{3} + as^{2} + 8s + K$, el mismo
producto cruzado da la entrada $s^{1}$ como $\dfrac{8a - K}{a}$, por lo que la estabilidad es
exactamente $0 < K < 8a$: un límite recto en el plano $(a, K)$. La planta de
ejercicio de este curso, $s(s+2)(s+4)$, tiene $a = 6$ y límite $K = 48$: cada
unidad posterior cae en ese mismo punto.
Errores comunes.
Introducir un polinomio incompleto en la tabla. Los coeficientes deben cubrir
cada potencia desde $s^n$ hacia abajo; una potencia ausente recibe coeficiente 0.
Dividir una fila por un número negativo para simplificar. Reescalar por un positivo
El número es libre; un reescalamiento negativo invierte los propios signos que estás contando.
Tratar un único cero en la primera columna como fallo. Reemplazarlo con un
pequeño positivo $\varepsilon$ y continuar; una fila entera de ceros necesita la
ecuación auxiliar.
Llamar al caso $K = 30$ “estable”. Los polos sobre el eje significan marginal, no
estables: la oscilación nunca se extingue.
Resumen. Construye la tabla, cuenta los cambios de signo en la primera columna, y el conteo de raíces en el semiplano derecho se obtiene sin buscar raíces. Los rangos de parámetros se leen directamente de una fila.
cuenta de raíces sin necesidad de resolverlas. Los rangos de parámetros se leen en una sola fila.
10.5
Lugar de las raíces
mientras lo giras, antes de construir cualquier cosa.
sesión de ajuste. El lugar de las raíces indica hacia dónde van los polos de lazo cerrado
mientras lo ajusta, antes de construir cualquier cosa.
Cada rama comienza en un polo de bucle abierto (en $s$) y termina en un cero o en
condición de ángulo se cumple para el lazo $L(s) = K\,\dfrac{\prod(s-z_i)}{\prod (s-p_i)}$:
Cada rama comienza en un polo de lazo abierto (en $K = 0$) y termina en un cero o en
polos más ceros a su derecha.
Segmentos en el eje real: un segmento contiene el lugar de las raíces cuando un número impar de
centroide de los polos menos los ceros.
Asíntotas con ángulos $\dfrac{180°(2k+1)}{n-m}$, centradas en el
centroide de los polos menos los ceros.
El punto de ruptura, donde las ramas abandonan el eje real, se resuelve
$\dfrac{d}{ds}\Bigl[\dfrac{\prod(s-p_i)}{\prod(s-z_i)}\Bigr] = 0$, y solo
raíces en la trayectoria son válidas.
Cruce con el eje $j\omega$: sustituya $s = j\omega$ en $1 + KL_0 = 0$ y
resuelva las partes real e imaginaria.
Ejemplo resuelto 1: esboce la planta. Tenga
$L = \dfrac{K}{s(s+2)(s+4)}$. Tres polos en $0, -2, -4$ y sin ceros, por lo que $n - m = 3$ y las asíntotas abandonan el centroide $\dfrac{(0) + (-2) + (-4)}{3} = -2$ en $\pm 60°$ y $180°$. La trayectoria del eje real es el segmento
$[-2, 0]$ y la semirrecta $(-\infty, -4]$. La ruptura se resuelve
dando $s = -0.845$ (en la trayectoria: conservarla) y $s = -3.155$ (entre $-4$
y $-2$, fuera de la trayectoria: descártela). En el punto de ruptura, la ganancia es $K = |s(s+2)(s+4)| = 0.845 \times 1.155 \times 3.155 = 3.08$. El $j\omega$
cruce: con $s = j\omega$, la parte real da $K = 6\omega^{2}$ y el
parte imaginaria da $\omega^{2} = 8$, así que $\omega = 2.83$ rad/s y $K = 48$.
El mismo 48 que determinó el límite de Routh.
Los polos salen, se encuentran en −0.845, curvan hacia las asíntotas y cruzan a inestabilidad en K = 48
Ejemplo resuelto 2: diseño para una especificación de amortiguamiento en la trayectoria. Exija
$\zeta = 0.5$. Los polos deben situarse sobre la recta a un ángulo $\arccos 0.5 = 60°$ desde el
eje real negativo, es decir, sobre $s = -\sigma + j\,\sqrt{3}\,\sigma$ para algún
$\sigma > 0$. Busque a lo largo de la recta el punto que satisfaga la condición de ángulo.
En $\sigma = 0.667$ los tres ángulos de polo son $120° + 40.9° + 19.1° = 180°$ exactamente, por lo que el punto de diseño es
Verificar la geometría: $|s^{*}| = \sqrt{0.667^{2} + 1.155^{2}} = 1.334$ y
$\dfrac{0.667}{1.334} = 0.500$, exactamente el amortiguamiento solicitado. Verificar la
estabilidad del sistema: $K = 8.30$ se sitúa muy por debajo del límite 48, por lo que el amortiguamiento, no la
estabilidad, es lo que proporciona la recta de $\zeta$. El tercer polo a esta ganancia se encuentra en
$-4.67$, bien a la izquierda del par, razón por la cual el par domina y
las predicciones de segundo orden son válidas.
Errores comunes.
Mantener una raíz de ruptura fuera de la localización. La cuadrática da dos soluciones; solo
los puntos sobre la localización del eje real son físicos.
Interpretar el amortiguamiento como distancia al origen. $\zeta$ es el coseno del
ángulo del polo: los círculos representan $\omega_n$ constante, las rectas representan $\zeta$ constante.
Asumir que el cruce de la asíntota es el cruce de $j\omega$. Calcular el
cruse desde $1 + KL_0 = 0$; la asíntota es solo una ayuda esquemática.
Resumen. Condición de fase incluida, trazar: segmentos, centroide, asíntotas,
ruptura, cruce. El diseño implica recorrer la localización hasta una recta de amortiguamiento y
leer la ganancia correspondiente.
Importancia. En la industria rara vez se conocen las posiciones exactas de los polos; se
mide una respuesta en frecuencia. Los márgenes son la tolerancia de ingeniería expresada en
ese lenguaje: ¿qué tan cerca está este bucle de la inestabilidad, en decibelios y
grados?
La idea. Un diagrama de Bode traza la ganancia de bucle $L(j\omega)$ como magnitud (en
dB, frente a logaritmo de frecuencia) y fase (en grados). Cada polo contribuye una
(donde $-20$), cuántos grados se encuentra la fase por encima de $-90°$.
opuesta. Dos números leídos del gráfico contienen la información de estabilidad:
Margen de fase PM: en la frecuencia de cruce de ganancia
(donde $|L| = 1$), cuántos grados se encuentra la fase por encima de $-180°$.
Margen de ganancia GM: en el cruce de fase (donde
$\angle L = -180°$), el factor por el cual $|L|$ está por debajo de 1.
La regla operativa que vincula los dominios es $\zeta \approx PM/100$: un
margen de 50° se comporta como $\zeta \approx 0.5$, con un sobrepaso cercano al 16%. El
Criterio de Nyquist hace exacto el conteo de estabilidad. Grafique
$L(j\omega)$ para $\omega$ desde $-\infty$ hasta $+\infty$, cuente las
circunvalaciones$N$ en sentido horario alrededor del punto $-1$, y el lazo cerrado tendrá $Z = N + P$
polos en el semiplano derecho, donde $P$ cuenta los polos RHP de lazo abierto. (Un polo en el
origen, como en nuestra planta de ejemplo, se indenta hacia la derecha en el contorno de Nyquist;
su arco infinito permanece lejos de $-1$ y no cambia nada aquí.)
Lea PM en el cruce de ganancia; la fase nunca alcanza −180°, por lo que GM es infinito
Ejemplo resuelto 1: márgenes mediante aritmética. Tome
$L = \dfrac{100}{s(s+10)}$. La ganancia en el cruce resuelve $|L| = 1$, es decir
$\omega\sqrt{\omega^{2}+100} = 100$. Al elevar al cuadrado se obtiene $\omega^{4} + 100\omega^{2} - 10^{4} = 0$, por lo tanto
La fase allí es $-90° - \arctan(7.86/10) = -90° - 38.2° = -128.2°$, por lo tanto el
margen de fase es $PM = 180° - 128.2° = 51.8°$. El margen de ganancia es infinito:
la fase solo se aproxima asintóticamente a $-180°$. Verifique en el dominio
del tiempo: lazo cerrado es $\dfrac{100}{s^{2} + 10s + 100}$, exactamente el
prototipo con $\omega_n = 10$ y $\zeta = 0.5$, un sobrepaso del 16.3%. La
regla $\zeta \approx PM/100$ predijo 0.52 frente al valor exacto de 0.5: una estimación
funcional, no un teorema.
Una forma de curva; la ganancia la desplaza hacia −1. En K = 96 envuelve dos veces alrededor del punto
Ejemplo resuelto 2: la planta en marcha, tres métodos. Tome
$L = \dfrac{20}{s(s+2)(s+4)}$, el diseño $\zeta = 0.5$ con la ganancia más
que no ha duplicado. La fase alcanza $-180°$ donde la parte imaginaria de
$s(s+2)(s+4)$ se anula, en $\omega = \sqrt{8} = 2.83$ rad/s, y allí
El cruce de ganancia resuelve $\omega\sqrt{\omega^{2}+4}\sqrt{\omega^{2}+16} = 20$, dando $\omega_{c} = 1.73$ rad/s. La fase allí es $-154.3°$, por lo que $PM = 25.7°$. La regla predice $\zeta \approx 0.26$ y una respuesta oscilatoria;
simular el lazo cerrado exacto da un sobrepaso del 48%, el comportamiento que la
marginal prometía. Ahora verifique con Nyquist. La magnitud en la frecuencia $-180°$
es $K/48$, por lo que en $K = 20$ la curva pasa 0.42 a la
derecha de $-1$: sin circunvolución, estable. En $K = 48$ pasa exactamente por
$-1$: marginal. En $K = 96$ envuelve dos veces en sentido horario alrededor de $-1$, por lo que hay $Z = N + P = 2 + 0 = 2$ polos RHP en el lazo cerrado. Routh sobre $s^{3} + 6s^{2} + 8s + K$
indica inestabilidad para $K > 48$, con dos raíces RHP en $K = 96$. Tres métodos,
una sola respuesta.
Errores comunes.
Obtener los márgenes de la respuesta en bucle cerrado. Los márgenes se definen sobre el lazo
ganancia $L$, antes de que se cierre el lazo.
Confundir los dos cruces. El PM corresponde al cruce de ganancia; el GM al
cruce de fase.
Contar las circunvoluciones alrededor del origen. El criterio cuenta cruces de
el punto $-1$, y con esta convención de signos, el sentido horario es la dirección positiva
de giro.
Olvidarse de $P$. Si la planta tiene polos en el semiplano derecho (RHP), $Z = N + P$ requiere que
este valor se cuente; $N$ solo no es la respuesta correcta.
Resumen. Bode proporciona PM y GM en segundos; $\zeta \approx PM/100$ transporta
al dominio del tiempo; Nyquist cuenta los polos RHP exactamente, y los tres métodos
deben concordar con el criterio de Routh.
Por qué es importante. La mayoría de los lazos industriales utilizan un controlador PID. Es el primer
controlador que sintonizará y el que más frecuentemente ajustará.
La idea. Un controlador PID actúa sobre el error $e = r - y$
de tres formas simultáneas:
El término proporcional reacciona ahora mismo. El término integral
recuerda: elimina el error en estado estable aumentando el tipo del sistema. El
término derivativo anticipa, añadiendo amortiguamiento proporcional a la velocidad
el error se mueve. En la forma de serie (ideal), $u = K_{p}\bigl(e + \frac{1}{T_i}\int e\,dt + T_d\dot e\bigr)$, las constantes de ajuste son los
tiempo integral $T_i$ y el tiempo derivativo $T_d$, ambos en segundos.
El primer método clásico es el ajuste Ziegler-Nichols por ganancia última: aumente la
ganancia proporcional hasta que el bucle oscile levemente, registre la ganancia última
$K_u$ y el período de oscilación $T_u$, y consulte la fila correspondiente en la tabla. El
lista de precios importa tanto como las ganancias. P solo nunca elimina el error
de estado estacionario. I añade retardo de fase. D amplifica el ruido de medición, y debe actuar sobre
la salida medida en lugar de la referencia, o cada cambio de punto de
configuración provocará una sacudida en el actuador.
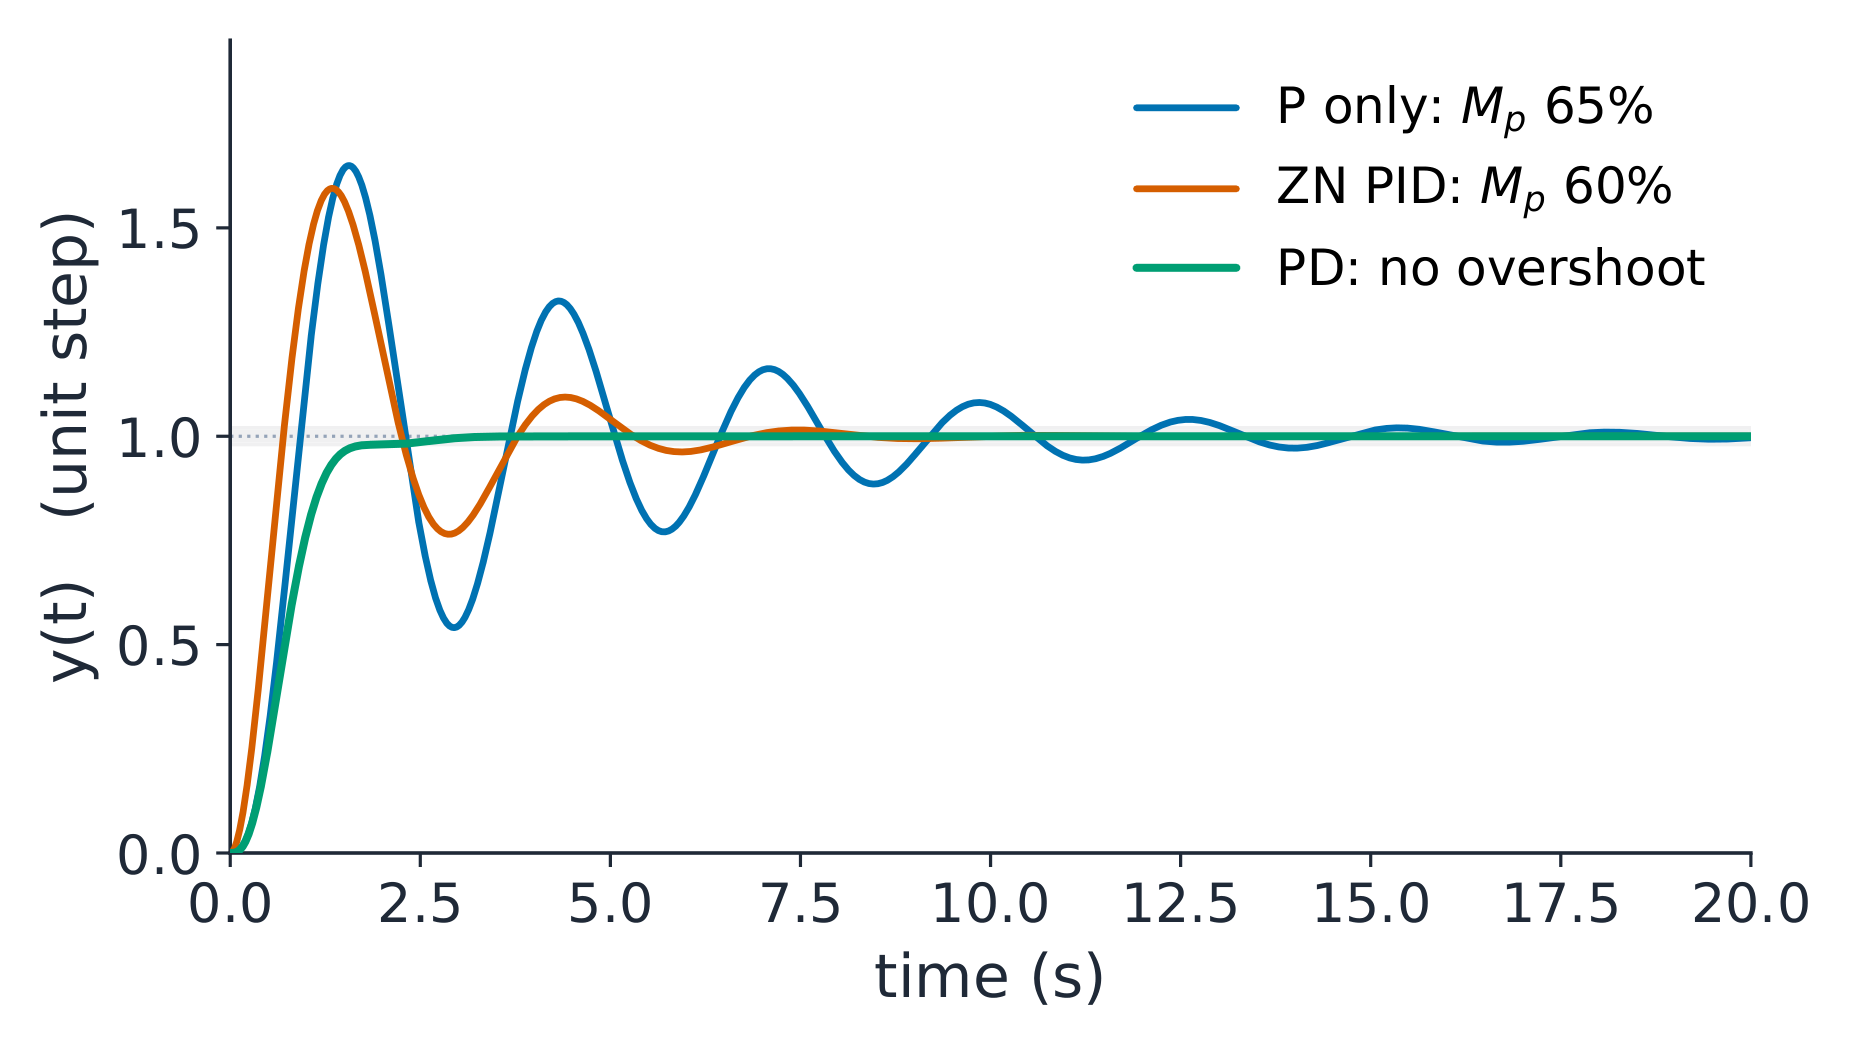
Una planta, tres ajustes; cada curva simulada a partir de las ecuaciones de bucle cerrado
Ejemplo resuelto 1: Ajuste Ziegler-Nichols en la planta en funcionamiento. El bucle
$\dfrac{K}{s(s+2)(s+4)}$ oscila en $K_u = 48$ con $\omega_u = \sqrt{8} = 2.83$ rad/s (límite de Routh y Nyquist), por lo que el período es $T_u = \dfrac{2\pi}{2.83} = 2.22$ s. La fila PID de la tabla indica
¿Qué obtiene realmente? Con P solo en $K_p = 28.8$, el bucle
$s^{3}+6s^{2}+8s+28.8$ tiene polos $-5.50$ y $-0.25 \pm j2.27$: 65%
sobreimpulso, asintótico alrededor de 15 s, y un error rampa permanente
$\dfrac{1}{K_v} = \dfrac{8}{K_p} = 0.278$. El PID de Ziegler-Nichols elimina ese error
completamente, porque el integrador aumenta el tipo, y su primer sobreimpulso
es de 60%, decayendo aproximadamente a una sexta parte cada ciclo: la receta busca una
decay de un cuarto, no confort. La lección honesta: la tabla lo sitúa
en la zona correcta en un experimento, pero no completa el trabajo.
Ejemplo resuelto 2: finalizar con derivado y dimensionar un avance. Mantener $K_p = 28.8$ y añadir derivado. El polinomio característico del lazo PD es
$s^{3} + 6s^{2} + (8 + K_{p}T_d)s + K_{p}$: el término D se suma literalmente al
coeficiente de amortiguamiento. Aumentar $T_d$ desde el valor de Ziegler-Nichols hasta que
la oscilación cese. En $T_d = 0.5$ s el polinomio es $s^{3}+6s^{2}+22.4s+28.8$
con polos $-2$ y $-2 \pm j3.22$. Dónde actúa el derivado importa: sobre la
medición (la práctica correcta, como se indica a continuación) el escalón de referencia no encuentra
cero alguno, y el escalón simulado no muestra ninguna sobrepasada, asentándose en 2.1 s.
Sobre el error, el cero PD en $-2$ cancela el polo real y el par
restante, $\zeta = 2/3.79 = 0.53$, aún oscila aproximadamente al 14%: tanto uno como otro tienen
amortiguamiento, pero solo la forma de medición está libre de patadas. El error en rampa permanece $0.278$:
el derivado compra amortiguamiento, no precisión. Para precisión y velocidad juntas, debe
combinarse los términos y retunear, lo cual es exactamente el ejercicio de la hoja 10.7.
Cuando la planta no tiene ganancia última limpia, la compensación de avance en dominio de frecuencia
cumple la misma función. Un compensador de avance$\dfrac{1+\tau s}{1+\alpha\tau s}$ con $0 < \alpha < 1$ sitúa un cero por debajo de un
polo y compra fase en una frecuencia. La elevación máxima es
Para una elevación de +45°, $\alpha = \dfrac{1-\sin 45°}{1+\sin 45°} = 0.172$. La misma
red también eleva la ganancia de alta frecuencia en $\dfrac{1}{\alpha} = 5.8$,
que el diseño debe absorber luego, generalmente reduciendo la ganancia principal. Una red
de retraso es el mismo par con $\alpha > 1$: compra ganancia de baja frecuencia para
reducción de error, a costa del desfase de fase.
Anti-saturation debe estar presente en toda implementación real. Cuando el
actuador se satura, el integrador sigue acumulando error que no puede consumir,
y al recuperarse, libera la acción almacenada como un gran sobrepaso. Las dos
soluciones estándar: limitar el integrador mientras la salida se satura, o
retrocalcular, alimentando una ganancia multiplicada por el exceso de saturación para reducir
la integral. Sin uno de estos métodos, la primera saturación real elimina cada
margen que diseñaste.
Errores comunes.
Aplicar el método de ganancia última a una planta que nunca oscila. Una
planta de primer orden o fuertemente amortiguada no tiene $K_u$; usa la variante
de respuesta al escalón de la tabla en su lugar.
Derivar el error en lugar de la medición. Un escalón en el punto de ajuste
tiene una pendiente infinita, y el término D acciona bruscamente el actuador.
Confundir las formas de sintonización. Las constantes en serie $K_p, T_i, T_d$ no son
las ganancias paralelas: $K_i = K_p/T_i$ y $K_d = K_p T_d$.
Diseñar una red de adelanto y olvidar su $\dfrac{1}{\alpha}$
aumento de ganancia de alta frecuencia, que erosiona los márgenes que obtuviste.
Resumen. P reacciona, I recuerda, D anticipa; cada uno adquiere un comportamiento
y cobra un precio conocido. Usa la tabla para la primera aproximación, los márgenes para la
refinamiento y el anti-saturation para la realidad. El laboratorio interactivo del curso
La página te permite ajustar exactamente estos dos perillas, ganancia y amortiguamiento, y observar
el sobrepaso, el asentamiento y la estabilidad en movimiento.
Explorar
Un mando para la ganancia, uno para el amortiguamiento
Ajuste la ganancia Kp y el tiempo derivativo Td para observar cómo cambian simultáneamente el sobrepaso, el asentamiento y la estabilidad; la ganancia sola rompe el bucle en Kp = 48, y el amortiguamiento lo repara.
Por qué es importante. Las funciones de transferencia describen una entrada y una salida.
Los controladores modernos, como un robot equilibrista o un dron que ejecuta cuatro bucles a
la vez, operan en el espacio de estados, donde se modelan varias variables internas y
se retroalimentan conjuntamente.
La idea. El espacio de estados representa el sistema como $n$ ecuaciones de primer orden
en lugar de un polinomio de grado $n$:
$$\dot{x} = Ax + Bu,
\qquad
y = Cx + Du,$$
donde $x$ es el vector de estado, $u$ la entrada, $y$ la salida medida, y
$A$, $B$, $C$, $D$ son matrices de constantes. Intuición: los estados son $n$
cajones de memoria. La matriz $A$ indica cómo cada cajón empuja a los demás,
$B$ dice dónde entra la entrada, y $C$ dice qué se mide. La
autovalores de $A$ son los polos del sistema, porque
$\det(sI - A) = 0$
es exactamente la ecuación característica. Con entrada cero, la solución es
$x(t) = \Phi(t)\,x(0)$, donde la matriz de transición$\Phi(t) = e^{At}$ es la exponencial matricial, calculada como la serie infinita
$I + At + \dfrac{(At)^{2}}{2!} + \cdots$, que converge para toda
matriz cuadrada.
Las trayectorias se alinean con el autovector lento: la cola de cada respuesta es el polo lento
Ejemplo resuelto 1: leer un modelo, verificar su decaimiento. Tome
$G(s) = \dfrac{8}{(s+2)(s+4)} = \dfrac{8}{s^{2}+6s+8}$. En forma complementaria,
La ganancia en CC verifica la construcción: $-CA^{-1}B = \tfrac{8}{8} = 1$,
coincidiendo con la ganancia de la planta en $s = 0$. Los autovalores de $A$ son $-2$ y
$-4$, exactamente los polos. Ahora la matriz de transición en $t = 0.5$ s, evaluada
por la serie:
Sus autovalores son $e^{-1} = 0.368$ y $e^{-2} = 0.135$: cada polo se convierte en
su propio factor de decaimiento por medio segundo. Esa es la identidad profunda: el exponencial de la
matriz es el polo, hecho real. Partiendo de $x(0) = [1,\;0]^{T}$, el
estado después de 0.5 s es la primera columna, $[0.600,\; -0.930]^{T}$. En el
plano de fase cada trayectoria se alinea con el autovector lento $[1, -2]^{T}$, lo cual explica por qué el polo $\lambda = -2$ posee la cola de la
respuesta.
Ejemplo resuelto 2: colocación de polos por álgebra lineal. Con retroalimentación de estado completo
$u = -K_{fb}\,x$ (aquí $K_{fb}$ es un vector fila de ganancias, no la
polinomio característico directamente. Exija que ambos polos estén en $A - BK_{fb}$, es decir,
polinomio característico directamente. Exija ambos polos en $-10$, es decir
$s^{2} + 20s + 100$. Con $B = [0,\;1]^{T}$ y $K_{fb} = [k_1,\; k_2]$,
cuyo polinomio característico es $s^{2} + (6+k_2)s + (8+k_1)$. Iguale
coeficientes: $k_1 = 92$ y $k_2 = 14$. La verificación es una línea: los
autovalores de $A - BK_{fb}$ se calculan exactamente como $-10$ y $-10$. Lo que
la ubicación de polos se logra buscando a lo largo de una rayo, el control por retroacción de estado lo hace resolviendo
ecuaciones lineales, y puede colocar polos que ninguna cascada de compensadores
alcanza, siempre que la entrada pueda accionar realmente cada dirección del estado. Esa
propiedad es controlabilidad, verificada por el rango de la matriz
$[\,B\;\;AB\;\;\cdots\,]$, que aquí es 2, por lo tanto ambos polos son colocables.
Cuando los estados no se miden, un observador los estima; esa es la
puerta al siguiente curso.
Errores comunes.
Olvidar $C$. Los estados no son la salida; la función de transferencia es
$C(sI-A)^{-1}B + D$, y eliminar $C$ cambia silenciosamente la ganancia en CC.
Taking $e^{At}$ element by element. The matrix exponential is defined by
la serie, y sus entradas fuera de la diagonal no son exponenciales de las
entradas.
Asumir que la colocación de polos siempre funciona. Si $[\,B\;\;AB\;\;\cdots\,]$ pierde
rango, algunas direcciones son inaccesibles y no existe ningún $K_{fb}$; verifique
la controlabilidad primero.
Mezclar convenciones. Este curso usa estados columna y una fila $K_{fb}$; un
libro de texto con estados fila invierte todos los productos.
Resumen.$A$ contiene la dinámica, sus autovalores son los polos, $e^{At}$
es la respuesta libre, y $u = -K_{fb}x$ convierte el diseño en álgebra lineal,
garantizado por la controlabilidad.
Lecciones interactivas sobre este tema
Trátalo paso a paso, con ejercicios de verificación instantánea.