هذا هو المقرر العاشر في الهندسة الكهربائية الجامعية: التحكمالأنظمة. قدم لك EE06 دالة النظام. يغلق هذا المقرر حلقة
تغذية راجعة حولها ويجيب عن سؤال المهندس: كيف أجعل
المخرج يتبع المدخل بسرعة ودقة وبدون تذبذب؟
الوحدات 10.1 و10.2 تبني نماذج لـالنبات (الشيء الذي يتم
تحكمه) وتختزله إلى دالة تحويل واحدة.
الوحدات 10.6 و10.7 تعمل في مجال التردد: الهوامش، نيكويست، PID و
المعوضات.
الوحدة 10.8 تفتح فضاء الحالة: نماذج لحالات متعددة، وطريقة تصميم
مبنية على الجبر الخطي.
عادة واحدة تمر عبر كامل المقرر. كل تصميم يُتحقق منه في كلا
المجالين. هامش الطور يتنبأ بالتخميد. وضع الأقطاب يتنبأ بالزيادة.
كل ادعاء جبري بالاستقرار يُؤكد بطريقة ثانية: راوث مقابل محل الجذور، نيكويست مقابل راوث. عندما تقود طريقتان إلى
نفس الرقم، يمكنك الوثوق بالرقم.
نفس الرقم، يمكنك الوثوق بالرقم.
10.1
نمذجة الأنظمة الديناميكية
لماذا هذا مهم. سيارة التحكم في السرعة تحافظ على 100 كم/ساعة على منحدر. طابعة 3D
يضع قطرة بلاستيكية داخل 0.05 مم. كلاهما يبدأ بنفس الطريقة: اكتب
ما يفعله النظام الفيزيائي، كمعادلة قابلة للحساب.
الفكرة. في معظم المجالات الفيزيائية، يتم تخزين الطاقة وتدفقها وفقدانها بنمط واحد. خزان ساخن يخزن الحرارة، ويكتسب حرارة من سخّان، ويفقد
الحرارة إلى الغرفة. مكثف يخزن الشحنة، ويكتسبها من مصدر، ويتسرب
تسخن الغرفة. المكثف يخزن الشحنة، ويكتسبها من مصدر، ويتسرب
نموذج من الرتبة الأولى له الصيغة $x$.
تقول لهم
$$\text{(how fast } x \text{ changes)} \;=\; \text{(drive in)} \;-\; \text{(leakage out)}.$$
الثواني: فهو يشير إلى المدة التي يستغرقها التخزين للاستجابة. الرمز $\tau\, \dfrac{dx}{dt} + x = K\,u(t)$ هو
الحرف اليوناني $\tau$ (تاو) هو ثابت الزمن، مقاسه بـ
الثانية: وهو يوضح المدة التي تستغرقها عملية التخزين للاستجابة. الرمز $K$ هو
كسب التيار المستمر: القيمة النهائية لـ $x$ لكل وحدة من المدخل المستقر $u$. مع مدخل
خطي بحجم $U$، تكون الحل $x(t) = KU\,(1 - e^{-t/\tau})$، والذي
يتبع 63.2، وهو ليس له كسب واحد ثابت. الحل هو
اختيار نقطة تشغيل (الحالة التي تعمل بالقرب منها) واستبدال
المنحنى بميلها عند تلك النقطة. بالقرب من السكون، $\ddot\theta = -(g/l)\sin\theta$، لذا فإن
البندول يتصرف وكأنه نابض بتردد طبيعي
المنحنى بميلها عند تلك النقطة. بالقرب من السكون، $\sin\theta \approx \theta$، لذا فإن
البندول يتصرف كزنبرك له تردد طبيعي$\omega_n = \sqrt{g/l}$. لمؤرجح بطول $l = 0.9$ م، خذ $g = 9.81$
م/ث²² واحصل على $\omega_n = \sqrt{9.81/0.9} = 3.30$ راد/ثانية، أي حوالي 0.53 هرتز: وهو بطيء
أرجوحة ملعب. نفس المبدأ ينطبق على خزان يفرغ عند $q = 2\sqrt{h}$
(بالـ م³/ساعة مع $h$ بالمتر): الميل $\dfrac{dq}{dh} = 1/\sqrt{h}$ يساوي 0.5
قريباً من $h = 4$ متر، و1/3 قريباً من $h = 9$ متر. النموذج الخطي صادق فقط بالقرب
من نقطة تشغيله، والميل يخبرك بمدى صدقه.
محرك تيار مستمر مُتحكم في الإرم: قانونان فيزيائيان، حلقة تغذية داخلية واحدة
مثال محلول 1: دائرة RC. خذ $R = 2$ كيلو أوم و$C = 100$ ميكروفاراد. الدائرة
المقاومة تمرر التيار $\dfrac{v_{in} - v}{R}$ والمكثف
يُكامله، لذا
هذا هو النموذج من الدرجة الأولى مع $\tau = RC = 2000 \times 100\times10^{-6} = 0.2$ ثانية و$K = 1$. غيّر المدخل من 0 إلى 5 فولت ويصل المكثف إلى
$5(1 - e^{-1}) = 3.16$ فولت، وهو 63.2%، بعد 0.2 ثانية. تحقق من المنطق: كلما كان
أكبر $R$ أو أكبر $C$ يعني دائرة أبطأ، والمنتج $RC$ له وحدات من
ثوانٍ، مما يجعل النموذج متسقاً.
مثال محلول 2: محرك تيار مستمر مُتحكم في الإرم. يُستعمل هذا النموذج
طوال المساق كله. المحرك لديه عزم قصور ذاتي للقطر $J = 0.01$ كغ·م²،
غير صحيح تماماً: يتنبأ $B = 0.1$ بأن $K = 0.5$ راديان/ثانية لكل
نفس قيمة V·s/rad)، ومقاومة المرساة $R = 1$ Ω. الحث صغير،
لذا نتجاهله. قانونان فيزيائيان يربطان الجانبين الكهربائي والميكانيكي:
الأطراف:
قانون العزم: التيار يُنتج عزمًا، $T = K\,i$، حيث $T$ بوحدة N·m و$i$ بوحدة A.
قانون نيوتن للدوار: $J\,\dot\omega = T - B\,\omega$، حيث
$\omega$ هو سرعة المحور بوحدة راد/ثانية.
يتصل الكابح في الاتجاهين. كما أن المرساة الدوارة تولد قوة دافعة كهربائية عكسية
جهد $K\omega$، لذا يعطي قانون كيرشوف للجهد (KVL) $V = R\,i + K\omega$. في مجال s، مع شروط ابتدائية صفرية، تصبح القوانيان
يتميز النموذج بقطب واحد عند $s = -35$ راد/ثانية. ثابت الزمن هو
$1/35 = 28.6$ مللي ثانية: سريع. الكسب المستمر هو $50/35 = 1.43$ راد/ثانية من السرعة النهائية
لكل فولت. تحقق من المنطق عند التيار المستمر: عندما تكون كل شيء ثابتاً، تكون معادلات المحرك
جبرية بحتة، وفي الواقع $\dfrac{K}{BR + K^{2}} = \dfrac{0.5}{0.35} = 1.43$.
كل التغير العابر ناتج عن ثلاثة ثوابت فيزيائية، وتظهر القوة الدافعة الكهربائية العكسية
في الرسم البياني كمخطط تغذية راجعة يبنيه المحرك مجاناً. المتغيران
هنا، $i$ و $\omega$، هما بالضبط متغيرات الحالة التي يقوم بها وحدة
10.8 بصياغتها الرسمية.
أخطاء شائعة.
حذف حد القوة الدافعة الكهربائية العكسية $K\omega$ من قانون كيرشوف للجهد. النتيجة تبدو أبسط وهي
خاطئ تماماً: $\dfrac{K}{(Js+B)R} = \dfrac{50}{s+10}$ يتنبأ بـ 5 راديان/ثانية لكل
بدلاً من 1.43 فولت وثابت زمني قدره 100 مللي ثانية بدلاً من 28.6 مللي ثانية.
التغذية الراجعة المدمجة في القوة الدافعة الكهربائية العكسية هي ما يجعل المحرك الحقيقي سريع الاستجابة.
استخدام خط التقريب الخطي بعيداً عن نقطة التشغيل. ميل الخزان هو 0.5
عند $h = 4$ متر و 0.33 عند $h = 9$ متر؛ لا يمكن لميل واحد أن يخدم كليهما.
أخطاء الوحدات: $J$ بوحدة كجم·م²، $B$ بوحدة نيوتن·متر·ثانية، $\omega$ بوحدة راد/ثانية. تأكد من أن
ثابت المحرك له نفس القيمة في كلا القوانين.
ملخص. التخزين، والتدفق، والتشتت يمنحان $\tau\dot x + x = Ku$. اختر
نقطة التشغيل، خذ الميل، وتصبح العالم خطيًا بالقرب منها.
يُعد نموذج المحرك $50/(s+35)$ مثالنا المستمر من هنا onward.
10.2
دوال التحويل والمخططات الصندية
لماذا يهم ذلك. المخطط الصندوقي هو كيف يتحدث المهندسون عن الأنظمة: هو
لوحة إعلانية لنظام التحكم في سرعة السيارة تمثل مخططًا صندوقيًا، وليس صفحة معادلات.
الفكرة. دالة التحويل $G(s)$ هي نسبة المخرج إلى المدخل في مجال s، مع شروط ابتدائية صفرية. عندما تكون
المربعات متصلة، يحل الحساب محل الجبر:
متصل، يحل الجبر الحسابي محل الجبر التلقائي:
التغذية الراجعة: قسمة على الحلقة، $T = \dfrac{G}{1 + GH}$.
تستحق معادلة التغذية الراجعة اشتقاقها في سطر واحد. الخطأ هو $e = r - H\,y$ والمخرج هو $y = G\,e$. ادمجهما: $y = G(r - Hy)$، انقل
حد $GH\,y$ إلى الطرف الآخر، ثم $y(1 + GH) = Gr$. المعادلة
$$1 + GH = 0$$
احتفظ بالمقام مرئياً في كل خطوة.
قلل الحلقة الداخلية أولاً، اضرب التسلسل، أغلق الحلقة الخارجية أخيراً
حافظ على المقام ظاهرًا في كل خطوة.
قلّل الحلقة الداخلية أولاً، اضرب المتسلسلة، أغلق الحلقة الخارجية أخيرًا
مثال محلول 1: حلقة واحدة، تُقرأ كنظام من الرتبة الثانية. ضع
$G_1 = \dfrac{1}{s+1}$ و$G_2 = \dfrac{1}{s+2}$ على التوالي مع كسب $K = 6$،
تحت التغذية الراجعة الموحدة ($H = 1$):
الآن اقرأ المعلمات من الرتبة الثانية عن طريق مطابقتها مع $s^{2} + 2\zeta\omega_n s + \omega_n^{2}$. هنا $\omega_n = \sqrt{8} = 2.83$ راديان/ثانية و
نسبة الإخماد $\zeta = \dfrac{3}{2 \times 2.83} = 0.530$. ذلك
يقع داخل منطقة التصميم القياسية $0.4 \le \zeta \le 0.7$، والوحدة 10.3
تحوله إلى زيادة قدرها حوالي 14%.
مثال محلول 2: الحلقات المتداخلة. حلقة داخلية $\dfrac{2}{s}$ مع
كسب التغذية الراجعة 0.5 موضوعة على التوالي مع $\dfrac{1}{s+1}$، جميعها داخل
حلقة تغذية راجعة موحدة خارجية. الخطوة 1، اختزل الحلقة الداخلية:
اقرأ النتيجة: $\omega_n = \sqrt{3} = 1.73$ راديان/ثانية و$\zeta = \dfrac{2}{2\times 1.73} = 0.577$. تحول مخطط متشابك إلى رقمين فقط. بالنسبة للمخططات المعقدة حقًا، تقوم قاعدة كسب مايسون بكل ذلك في صيغة واحدة: اجمع كسب المسارات الأمامية، وطرح حاصل ضرب الحلقات التي لا تتلامس. لجئ إليها عندما تتشابك جبر الكتل بشكل حقيقي، وليس قبل ذلك؛ فبالنسبة للمخططات البسيطة، تكون القواعد الثلاث المذكورة أعلاه أسرع.
المخططات، قاعدة كسب ميسون تقوم بكل ذلك في صيغة واحدة: اجمع كسب المسارات الأمامية، وطرح حاصل ضرب الحلقات التي لا تتلامس. لجئ إليها
عندما يتشابك جبر المربعات حقًا، وليس قبل ذلك؛ في المخططات البسيطة، القواعد الثلاث أعلاه أسرع.
عندما تتشابك جبر الكتل حقاً، وليس قبل ذلك؛ على المخططات البسيطة، فإن
القواعد الثلاث المذكورة أعلاه أسرع.
أخطاء شائعة.
Closing a loop as $\dfrac{G}{1+G}$ when $H \ne 1$. The return path carries
$GH$، وليس $G$.
فقدان إشارة السالب عند مجموع التغذية الراجعة. الخطأ هو $r - Hy$. إذا قمت بجمع
بدلاً من ذلك، تصبح المعادلة المميزة $1 - GH = 0$ ويتحول كل ادعاء
بخصوص الاستقرار.
تقليل الحلقة الخارجية أولاً. لا يزال يعمل، لكن الجبر يتفجر;
الأولوية الداخلية هي الانضباط.
ملخص. المتسلسلات تضرب، التوازي يجمع، التغذية العكسية تقسم على $1 + GH$,
ومقام النتيجة هو المعادلة المميزة. الحلقات
الداخلية أولاً.
10.3
استجابة المجال الزمني
لماذا يهمنا. عندما يعد صانع طائرة بدون طيار بأن "تستقر في غضون نصف
ثانية، وتجاوز أقل من 10%"، فهذه أرقام مجال زمني. الوحدة هذه
هي القاموس الذي يحول مواقع الأقطاب إلى تلك الأرقام.
الفكرة. النموذج الثاني المرتب يحمل المفردات:
$$G(s) = \frac{\omega_n^{2}}{s^{2} + 2\zeta\omega_n s + \omega_n^{2}}.$$
أقطابه تقع عند $s = -\zeta\omega_n \pm j\,\omega_n\sqrt{1-\zeta^{2}}$. اقرأ
الصورة: المسافة من نقطة الأصل هي $\omega_n$ (كم السرعة)، و
الجزء التخيلي يرتج، والجزء الحقيقي $-\zeta\omega_n$ يتلاشى. نسبة
التخميد هي جيب تمام زاوية القطب، لذا فالشعاع من نقطة الأصل بزاوية
$\arccos\zeta$ هو خط تخميد ثابت: صورة واحدة، رقم واحد.
نسبة تخميد واحدة، شكل واحد: العائلة كاملة عند $\omega_n = 4$ راديان/ثانية
استجابة الخطوة هي المخرج عندما تتحول المدخلات من 0 إلى 1.
مع مدخل خطوة وحدة، النتائج القياسية هي
هنا $M_p$ هو الانتفاذ (الذروة فوق القيمة النهائية، كنسبة
كسر)، $t_p$ هو زمن الذروة، و$t_s$ هو زمن الاستقرار
. معادلة التخطي ليست سحراً: استجابة الدرجة هي
ويأتي أول ذروة حيث يكون المشتق صفراً، أي عند
$\omega_d t_p = \pi$؛ وبإعادة تعويض ذلك في الغلاف نحصل على $M_p$.
خطأ الحالة المستقرة يتطلب فكرة إضافية. احسب عدد المكاملات في
الحلقة المفتوحة: هذا العدد هو نوع النظام. نظام من النوع-1 (يحتوي
على مكامل واحد) له خطأ حالة مستقرة يساوي الصفر لدرجة مدخلية، وثابت خطأ السرعة$K_v = \lim_{s\to0}\, sG(s)$ يعطي خطأ المنحدر
$\dfrac{1}{K_v}$. استخرج الثوابت من الحلقة قبل حساب أي
استجابة عابرة.
مثال محلول 1: زوج واحد من الأرقام، أربعة مواصفات. خذ
$\omega_n = 4$ راد/ثانية و$\zeta = 0.5$. ثم $\omega_d = 3.46$ راد/ثانية والأقطار
هي $-2 \pm j3.46$. التحقق من الاتساق: المسافة من نقطة الأصل تساوي
$\sqrt{2^{2} + 3.46^{2}} = 4 = \omega_n$، كما يجب أن تكون. المواصفات:
زمن الصعود من 10 إلى 90% يُحسب عددياً من استجابة الدرجة
كـ 0.41 ثانية. فحص المعنى عبر المجالات: يجب أن يأتي $\zeta = 0.5$
مع هامش طور قريب من 50 درجة، وقاعدة عمل الوحدة 10.6 $\zeta \approx PM/100$ تغلق هذه الحلقة.
مثال محلول 2: اختيار الكسب لتلبية مواصفة إخماد. النبات هو
$G = \dfrac{K}{s(s+2)}$ في تغذية راجعة وحدة. الحلقة المغلقة هي
$\dfrac{K}{s^{2} + 2s + K}$، لذا لمطابقة النموذج القياسي نحصل على $2\zeta\omega_n = 2$ و$\omega_n = \sqrt{K}$، وبالتالي $\zeta = 1/\sqrt{K}$. المطلوب
$\zeta = 0.45$:
توقع الاستجابة: $M_p = e^{-\pi(0.45)/0.893} = 0.205$، لذا 20.5%; الذروة
الزمن $t_p = \dfrac{\pi}{2.22 \times 0.893} = 1.58$ ثانية؛ وقت الاستقرار $t_s \approx \dfrac{4}{0.45\times2.22} = 4.0$ ثانية. الآن ثوابت الخطأ، مقرأ من
الدائرة المفتوحة: $K_v = \dfrac{4.94}{2} = 2.47$، لذا فإن المنحدر وحدة يترك خطأً مستقراً
值$\dfrac{1}{K_v} = 0.405$، بينما يكون خطأ الخطوة صفراً تماماً لأن
النظام من النوع 1. التحقق الآلي: تستقر خطوة الحلقة المغلقة المحاكاة
عند 1.000 وتكون ذروتها الأولى 1.205.
أخطاء شائعة.
خلط $\omega_n$ مع $\omega_d$. يستخدم وقت الذروة التردد الموهن؛
المسافة من نقطة الأصل تستخدم $\omega_n$.
ذكر $t_s$ دون حزامه. تختلف تقديرات 2% و5% بعامل
قدره $\tfrac{4}{3}$.
تطبيق صيغ الدرجة الثانية على نظام يحتوي على أصفار أو أقطاب إضافية
دون التحقق من أن زوج أقطاب واحد هو الذي يطغى حقاً.
ملخص. الأقطاب في، المواصفات خارج: $M_p$، $t_p$، $t_s$، وثوابت الخطأ.
شعاع التخميد على مستوى القطب هو خط نسبة تجاوز ثابتة.
10.4
استقرار راوث
لماذا يهمك. الاستقرار هو الخاصية الوحيدة التي يجب توافرها قبل أي
اعتبارات تصميم أخرى. حلقة تتذبذح بنفسها حتى التشبع ليست سيئة
التضبيط؛ بل هي معطلة.
الفكرة. تكون الحلقة المغلقة مستقرة تماماً عندما يكون لكل جذر من
جذور كثير الحدود المميز جزء حقيقي سالب. مصفوفة راوث
تعد تلك الجذور دون الحاجة إلى حل أي شيء. اكتب المعاملات في صفين
الصفوف، ثم املأ لأسفل. كل مدخل جديد هو حاصل ضرب متقاطع وقسمة على
الصفين السابقين له، وعدد تغيرات الإشارة في العمود الأول
يساوي عدد جذور نصف المستوى الأيمن (RHP). إذا لم يكن العمود الأول يحتوي على
تغيرات إشارة، فهذا يعني عدم وجود جذور RHP: النظام مستقر.
يقرأ العمود الأول $1,\, 2,\, 1,\, -6,\, 5$: تغيران للإشارة (من $+1$ إلى
$-6$، ثم من $-6$ إلى $+5$)، لذا يوجد جذران RHP. تحقق من الجذور الدقيقة، التي
هي $-1.29 \pm j0.86$ و$+0.29 \pm j1.42$: بالفعل جذران في نصف المستوى الأيمن،
والجدول أكد ذلك دون حل المعادلة من الدرجة الرابعة.
مثال محلول 2: حدد نطاق الكسب. لأي قيم $K$ يكون $s^{3} + 5s^{2} + 6s + K$ مستقراً؟ بنِ الجدول:
الاستقرار يتطلب $\dfrac{30-K}{5} > 0$ و$K > 0$، وبالتالي $0 < K < 30$. عند
قيمة $K = 30$ بالضبط، يختفي صف $s^{1}$. هذا ليس خطأ: الصف المكون بالكامل من الأصفار
يشير إلى جذور متناظرة، تُستخرج من المعادلة المساعدة
المبنية من الصف السابق، وهو $5s^{2} + 30 = 0$، أي $s = \pm j2.45$. يكون النظام
على الحدود: استقرار حدي، وهو تذبذب مستمر
at 2.45 rad/s that neither grows nor dies. The next two units reach this same
الحد عن طريق طريقتين أخريين.
اختبار راوث يرسم منطقة التصميم المستقرة قبل حل أي جذر
صورة للتصميم. لعائلة $s^{3} + as^{2} + 8s + K$، نفس
الجداء الاتجاهي يعطي entry $s^{1}$$\dfrac{8a - K}{a}$، لذا فإن الاستقرار هو
بالضبط $0 < K < 8a$: حدود مستقيم في مستوى $(a, K)$. النبات المتحرك
لهذا المقرر، $s(s+2)(s+4)$، يحتوي على $a = 6$ وحد $K = 48$: كل
وحدة لاحقة تستقر عند نفس النقطة.
أخطاء شائعة.
تغذية المصفوفة بكثير حدود غير مكتمل. يجب أن تغطي المعاملات
كل أس من $s^n$ إلى الأسفل؛ الأس المفقود يحصل على معامل 0.
قسمة صف بعدد سالب للتبسيط. إعادة القياس باستخدام عدد موجب
مجانية؛ إعادة القياس السالبة تعكس إشارات العكوس التي تحسبها.
معاملة الصفر الوحيد في العمود الأول كفشل. استبدله بـ
قيمة موجبة صغيرة $\varepsilon$ واستمر؛ الصف الكامل من الأصفار يتطلب
المعادلة المساعدة.
تسمية حالة $K = 30$ "مستقرة". الأقطاب على المحور تعني حدية، وليس
مستقرة: التذبذب لا يهدأ أبدًا.
ملخص. قم بإنشاء المصفوفة، واحسب تغيرات الإشارة في العمود الأول، وسيتضح عدد
جذور RHP بدون الحاجة لإيجاد الجذور. يمكن قراءة نطاقات المعلمات من صف واحد.
10.5
مسار الجذر
لماذا هو مهم. الكسب هو المقبض الذي يدور عليه كل مكبر صوت، وكل وحدة تحكم، وكل
جلسة ضبط. يخبرك مسار الجذر أين تذهب أقطاب الحلقة المغلقة
عندما تقوم بتدويره، قبل بناء أي شيء.
الفكرة.مسار الجذر هو مجموعة النقاط $s$ حيث
يتحقق شرط الزاوية للدائرة $L(s) = K\,\dfrac{\prod(s-z_i)}{\prod (s-p_i)}$:
كل فرع يبدأ من قطب مفتوح الحلقة (عند $K = 0$) وينتهي عند صفر أو عند
اللانهاية. جميع قواعد الرسم القياسية تُستنتج من ذلك الشرط الواحد:
مقاطع المحور الحقيقي: يحمل المقطع المسار عندما يكون عدد فردياً من
الأقطاب مضافاً إليها الأصفار يقع على يمينه.
زوايا المحاور المقاربة$\dfrac{180°(2k+1)}{n-m}$، مركزها تقع على
مركز ثقل الأقطاب مطروحاً منه الأصفار.
نقطة الانفصال، حيث يغادر الفرع المحور الحقيقي، تحل
$\dfrac{d}{ds}\Bigl[\dfrac{\prod(s-p_i)}{\prod(s-z_i)}\Bigr] = 0$، و Only الجذور الموجودة على المسار تُحسب.
الجذور على المسار.
تقاطع المحور $j\omega$: ضع $s = j\omega$ في $1 + KL_0 = 0$ و
حل الجزأين الحقيقي والتخيلي.
مثال محلول 1: ارسم النبات المتحرك. خذ
$L = \dfrac{K}{s(s+2)(s+4)}$. ثلاثة أقطاب عند $0, -2, -4$ ولا توجد أصفار، لذا $n - m = 3$ والأشعة الفاصلة تترك المركز $\dfrac{(0) + (-2) + (-4)}{3} = -2$ عند $\pm 60°$ و$180°$. المسار الحقيقي هو القطعة
$[-2, 0]$ وال نصف الخط $(-\infty, -4]$. نقطة الانفصال تحل
و$s = -0.845$، خارج المسار: استبعدها). عند نقطة الانفصال، الكسب هو $s = -3.155$. تقاطع $-4$
و$-2$، خارج المسار: تخلص منه). عند نقطة الانفصال تكون الكسب $K = |s(s+2)(s+4)| = 0.845 \times 1.155 \times 3.155 = 3.08$. تقاطع $j\omega$
مع $s = j\omega$، الجزء الحقيقي يعطي $K = 6\omega^{2}$ والجزء
التخيلي يعطي $\omega^{2} = 8$، لذا $\omega = 2.83$ راد/ثانية و$K = 48$.
نفس 48 الذي رسمته حدود راوث.
تغادر الأقطاب، تتلاقى عند −0.845، تنحني نحو المقاربات، وتنتقل إلى عدم الاستقرار عند K = 48
مثال محلول 2: التصميم لمواصفة تخميد على المسار. يُشترط
$\zeta = 0.5$. يجب أن تستقر الأقطاب على الشعاع عند $\arccos 0.5 = 60°$ من
المحور الحقيقي السلبي، أي على $s = -\sigma + j\,\sqrt{3}\,\sigma$ لـ بعض
$\sigma > 0$. ابحث عن طول الشعاع لنقطة تحقق شرط الزاوية.
عند $\sigma = 0.667$، تكون زوايا الأقطاب الثلاثة $120° + 40.9° + 19.1° = 180°$ تمامًا، لذا فإن نقطة التصميم هي
تحقق من الهندسة: $|s^{*}| = \sqrt{0.667^{2} + 1.155^{2}} = 1.334$ و
$\dfrac{0.667}{1.334} = 0.500$، وهو التخميد المطلوب تمامًا. تحقق من
مساحة الاستقرار: $K = 8.30$ تقع بعيدًا تحت الحد 48، لذا فإن التخميد، وليس
الاستقرار، هو ما يوفره شعاع $\zeta$. يقع القطب الثالث عند هذا الكسب عند
$-4.67$، بعيدًا إلى اليسار من الزوج، ولهذا السبب يهيمن الزوج وتبقى
التوقعات ثنائية الدرجة صالحة.
أخطاء شائعة.
الاحتفاظ بجذر انفصال خارج المسار. تعطي المعادلة التربيعية حلين؛ فقط
النقاط الموجودة على مسار المحور الحقيقي هي فيزيائية.
قراءة التخميد كمسافة من الأصل. $\zeta$ هو جيب تمام زاوية
القطب: الدوائر تمثل قيم $\omega_n$ ثابتة، والأشعة تمثل قيم $\zeta$ ثابتة.
افتراض أن تقاطع المقارب هو تقاطع $j\omega$. احسب
التقاطع من $1 + KL_0 = 0$؛ المقارب مجرد أداة رسم توضيحي.
ملخص. شرط الزاوية داخل، ارسم المخطط: المقاطع، المركز، المقاربات،
كسر، عبور. يعني التصميم المشي على المسار إلى شعاع تخميد و
قراءة الكسب.
لماذا يهم. في الصناعة نادراً ما تكون مواقع الأقطاب دقيقة؛ بل
تقيس استجابة التردد. هوامش الأمان هي تحمل هندسي مُصاغ بـ
هذه اللغة: كم تقترب هذه الحلقة من عدم الاستقرار، بالديسيل والـ
درجات؟
الفكرة. يرسم مخطط بودي كسب الحلقة $L(j\omega)$ كقيمة مطلقة (بالـ
dB، مقابل اللوغاريتم للتردد) والمرحلة (بالدرجات). كل قطب يساهم بـ
ميل $-20$ dB/عشرية ويصل إلى $-90°$ من المرحلة؛ وكل صفر يساهم بالعكس.
رقمان مقروآن من المخطط يحملان معلومات الاستقرار:
هامش المرحلة PM: عند تردد عبور الكسب
(حيث $|L| = 1$)، كم درجة تقع المرحلة فوق $-180°$.
هامش الكسب GM: عند عبور المرحلة (حيث
$\angle L = -180°$)، العامل الذي يكون به $|L|$ أقل من 1.
القاعدة العملية التي تربط المجالات معاً هي $\zeta \approx PM/100$: فإن
هامش 50° يتصرف مثل $\zeta \approx 0.5$، مع تجاوز قريب من 16%. إن
معيار نويست يجعل عدّ الاستقرار دقيقاً. ارسم
$L(j\omega)$ لـ $\omega$ من $-\infty$ إلى $+\infty$، عُد الدورات
المحاطة$N$ للنقطة $-1$، وتكون الحلقة المغلقة بها $Z = N + P$
أقطاب المستوى الأيمن، حيث $P$ يعدّ عدد أقطاب الحلقة المفتوحة في المستوى الأيمن. (يتم تجويف القطب عند
الأصل، كما في نباتنا المتحرك، يتم عمل انحناء نحو اليمين على نايكويست
اقرا هامش الطور PM عند تقاطع الكسب؛ لا يصل الطور أبداً إلى −$-1$°، لذا يكون هامش الكسب لا نهائياً
مثال محلول 180: الهوامش بالحساب. خذ
مثال محلول 1: الهوامش بحساب الأعداد. خذ
$L = \dfrac{100}{s(s+10)}$. بالتربيع نحصل على $|L| = 1$، إذن
$\omega\sqrt{\omega^{2}+100} = 100$. التربيع يعطي $\omega^{4} + 100\omega^{2} - 10^{4} = 0$، لذا
هامش الطور هو $-90° - \arctan(7.86/10) = -90° - 38.2° = -128.2°$. هامش الكسب لا نهائي:
لأن الطور يقترب فقط من $PM = 180° - 128.2° = 51.8°$ بشكل مقارب. تحقق من ذلك في مجال
الطور يقترب فقط من $-180°$ بشكل مقارب. تحقق عكسيًا في الوقت
النطاق: الحلقة المغلقة هي $\dfrac{100}{s^{2} + 10s + 100}$، بالضبط
النموذج الأولي مع $\omega_n = 10$ و$\zeta = 0.5$، وتجاوز قدره 16.3٪. القاعد
القاعدة $\zeta \approx PM/100$ تنبأت بـ 0.52 مقابل قيمة دقيقة 0.5: تقدير عملي، وليس نظرية.
تقدير، وليس نظرية.
شكل منحنى واحد؛ الكسب يزيحه عبر −1. عند K = 96 يلتف مرتين حول النقطة
مثال محلول 2: النبات المتحرك، بثلاث طرق. خذ
$L = \dfrac{20}{s(s+2)(s+4)}$، تصميم $\zeta = 0.5$ مع كسب أكثر
من ضعف. تصل الطور إلى $-180°$ حيث يختفي الجزء التخيلي لـ
$s(s+2)(s+4)$، عند $\omega = \sqrt{8} = 2.83$ راد/ثانية، وهناك
حل تقاطع الكسب $\omega\sqrt{\omega^{2}+4}\sqrt{\omega^{2}+16} = 20$، مما يعطي $\omega_{c} = 1.73$ راد/ثانية. الطور هناك هو $-154.3°$، لذا $PM = 25.7°$. تتنبأ القاعدة بـ $\zeta \approx 0.26$ واستجابة اهتزازية;
محاكاة الحلقة المغلقة الدقيقة تعطي 48% تجاوز، وهو السلوك الذي
تضمنه هامش الاستقرار. الآن فحص نيكويست. القيمة المطلقة عند $-180°$
التردد هي $K/48$، لذا عند $K = 20$ تمر المنحنى 0.42 إلى
يمين $-1$: لا وجود لالتفاف، النظام مستقر. عند $K = 48$ يمر بالضبط عبر
$-1$: حرج. عند $K = 96$ يلتف مرتين في اتجاه عقارب الساعة حول $-1$، مما يعني $Z = N + P = 2 + 0 = 2$ أقطاب RHP للحلقة المغلقة. تطبيق روث على $s^{3} + 6s^{2} + 8s + K$
يشير إلى عدم الاستقرار عند $K > 48$، مع جذرين RHP عند $K = 96$. ثلاث طرق،
إجابة واحدة.
أخطاء شائعة.
قراءة الهوامش من استجابة الحلقة المغلقة. توجد الهوامش عند كسب الحلقة
$L$، قبل إغلاق الحلقة.
الخلط بين نقطتي التقاطع. ينتمي هامش الطور إلى تقاطع الكسب؛ بينما ينتمي هامش الكسب إلى
تقاطع الطور.
عدّ الالتفاتات حول نقطة الأصل. يحسب المعيار عدد التقاطعات لـ
النقطة $-1$، وبهذه الاتفاقية الإشارية، يُعد الاتجاه في اتجاه عقارب الساعة هو الاتجاه الموجب.
اتجاه.
نسيان $P$. إذا كان النبات نفسه يحتوي على أقطاب RHP، فإن $Z = N + P$ يتطلب هذا
العدّ؛ ولا يكفي $N$ وحده للإجابة.
ملخص. يعطي مخطط بود هامش الطور وهامش الكسب بالنسبة للتردد؛ بينما يحوّل $\zeta \approx PM/100$
هما إلى المجال الزمني؛ ويحسب مخطط نيكويست عدد أقطاب RHP بدقة، ويجب أن تتفق جميع الطرق الثلاث مع تحليل روث.
يجب أن تتفق جميع الطرق الثلاث مع تحليل روث.
لماذا يهمك. تعمل معظم الحلقات الصناعية باستخدام متحكم PID. إنه أول
متحكم ستقوم بضبطه، وهو الأكثر تكرارًا في الضبط.
الفكرة. يعمل متحكم PID$e = r - y$ على الخطأ بثلاث طرق في آن واحد:
يعمل الحد النسبي الآن. الحد التكاملي يتذكر: فهو يزيل خطأ الحالة المستقرة عن طريق رفع نوع النظام. والحد
يتفاعل الحد التناسبي الآن. الحد التكاملی
يتذكر: يزيل خطأ الحالة المستقرة عن طريق رفع نوع النظام. الـ
القوة الأولى الكلاسيكية هي ضبط Ziegler-Nichols عند الكسب الحدي: ارفع كسب النسبية حتى تبدأ الحلقة في الاهتزاز فقط، وسجل الكسب الحدي
الخطأ يتحرك. في الشكل المتسلسل (المثالي)، $u = K_{p}\bigl(e + \frac{1}{T_i}\int e\,dt + T_d\dot e\bigr)$، ثوابت الضبط هي
زمن التكامل $T_i$ وزمن التفاضل $T_d$، وكلاهما بالثواني.
المخرجات المقاسة بدلاً من المرجع، أو سيتعرض كل تغيير في نقطة الضبط لضربة فورية للمؤثر.
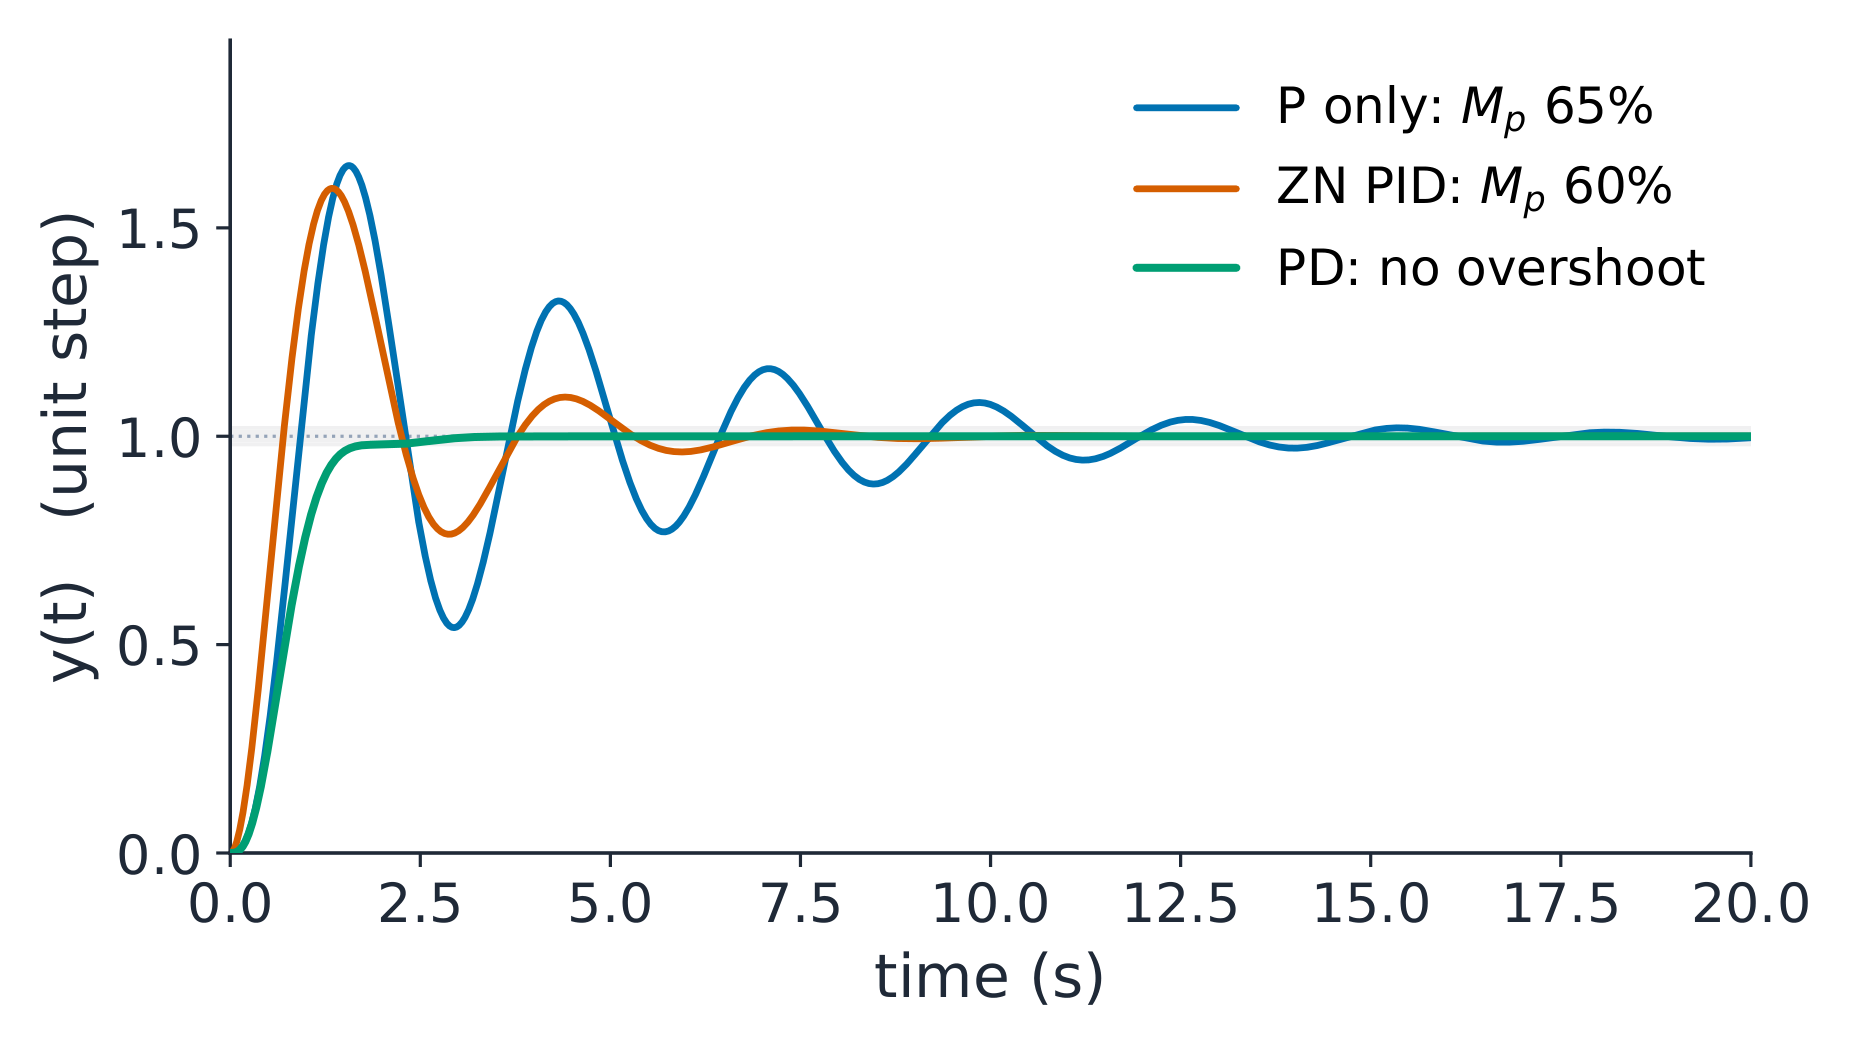
نبات واحد، ثلاث ضبطيات؛ تم محاكاة كل منحنى بناءً على معادلات الحلقة المغلقة$K_u$ ودورة الاهتزاز $T_u$، وانظر صف الجدول. قائمة
الأسعار مهمة بنفس قدر الكسب. P وحده لا يزيل أبداً خطأ
الحالة المستقرة. I يضيف تأخر طور. D يضخم ضوضاء القياس، ويجب أن يعمل على
الإخراج المقاس بدلاً من المرجع، أو كل تغيير في نقطة الضبط
يحفز المشغّل.
نبات واحد، ثلاث ضبطات؛ كل منحنى محاكاة من معادلات الحلقة المغلقة
مثال محلول 1: زيغلر-نيكولز على النظام المتحرك. الحلقة
$\dfrac{K}{s(s+2)(s+4)}$ تتذبذب عند $K_u = 48$ بتردد $\omega_u = \sqrt{8} = 2.83$ راد/ثانية (حد راوث ونيكوست)، لذا فإن الدور هو $T_u = \dfrac{2\pi}{2.83} = 2.22$ ثانية. صف PID في الجدول يعطي
ماذا تحصل فعلياً؟ مع التحكم النسبي فقط عند $K_p = 28.8$، فإن الحلقة المغلقة
$s^{3}+6s^{2}+8s+28.8$ له أقطاب $-5.50$ و$-0.25 \pm j2.27$: 65%
تجاوز، واستقرار حول 15 ثانية، وخطأ درج دائم
$\dfrac{1}{K_v} = \dfrac{8}{K_p} = 0.278$. يزيل منظم PID بتيزلر-نيكولس هذا الخطأ
تمامًا، لأن المدمج يرفع النوع، وتجاوزته الأولى
تكون 60%، وتتناقص إلى ما يقرب من السدس في كل دورة: تهدف الوصفة إلى
تناقص ربعي، وليس الراحة. الدرس الصادق: الجدول يضعك
في المنطقة المحيطة في تجربة واحدة، ولا يكمل المهمة.
مثال محلول 2: أنهِ بالمشتقة، وحجم متقدم. احفظ $K_p = 28.8$ وأضف المشتقة. كثيرة حدود خصائص حلقة PD هي
$s^{3} + 6s^{2} + (8 + K_{p}T_d)s + K_{p}$: الحد D يضيف حرفيًا إلى
معامل التخميد. ارفع $T_d$ من قيمة بتيزلر-نيكولس حتى يتوقف
الرنين. عند $T_d = 0.5$ ثانية تكون كثيرة الحدود $s^{3}+6s^{2}+22.4s+28.8$
بأقطاب $-2$ و$-2 \pm j3.22$. أين تعمل المشتقة مهم: على
القياس (الممارسة الصحيحة كما أدناه) لا يلتقي خطوة المرجع
بصفر، ولا يُظهر الخطوة المحاكاة أي تجاوز على الإطلاق، وتستقر في 2.1 ثانية.
على الخطأ، يُلغي الصفر PD عند $-2$ القطب الحقيقي والقطب الباقي
pair, $\zeta = 2/3.79 = 0.53$, still rings at about 14%: damping either way,
لكن فقط شكل القياس خالٍ من الصدمات. يبقى خطأ الدرج $0.278$:
المشتقة تشتري التخميد، وليس الدقة. للحصول على الدقة والسرعة معًا،
تجمع الحدود وتعيد ضبط المنظم، وهو تمامًا التمرين في ورقة 10.7.
عندما لا يكون للنبات كسب نهائي نظيف، فإن المتقدمة في مجال التردد
التعويض يقوم بنفس الوظيفة. المعوض الرائد$\dfrac{1+\tau s}{1+\alpha\tau s}$ مع $0 < \alpha < 1$ يضع صفرًا أسفل
قطب ويشتري طورًا عند تردد واحد. الرفع الأقصى هو
بالنسبة لرفع +45°، $\alpha = \dfrac{1-\sin 45°}{1+\sin 45°} = 0.172$. نفس
الشبكة ترفع أيضًا كسب التردد العالي بمقدار $\dfrac{1}{\alpha} = 5.8$،
والذي يجب أن تمتصه عملية التصميم لاحقًا، عادةً عن طريق خفض الكسب الرئيسي. شبكة
التردد المنخفض هي نفس الزوج مع $\alpha > 1$: فهي تشتري كسب التردد المنخفض من أجل
تقليل الخطأ، على حساب تأخر الطور.
مضاد الانحشار يُعدّ جزءًا لا يتجزأ في كل تطبيق عملي. عندما
يتشبع المؤثر، يستمر المكامل في تراكم خطأ لا يستطيع استهلاكه،
وعند الاستعادة، يفرغ الإجراء المخزن على شكل ارتداد كبير واحد. الحلان
القياسيان: قفل المكامل أثناء تشبع الخرج، أو
الحساب العكسي، بتغذية كسب مضروبًا في فائض التشبع للعودة لتقليل
تكامل الخطأ. بدون أحد هذين الحلين، سيستهلك أول تشبع فعلي كل
هامش مصممته.
أخطاء شائعة.
تطبيق طريقة الكسب الحرج على نظام لا يتذبذب أبدًا. نظام
أولية أو مثبط بشدة ليس لديه $K_u$؛ استخدم بدلاً من ذلك المتغير
استجابة الخطوة من الجدول.
اشتقاق الخطأ بدلاً من القياس. خطوة نقطة الضبط
لها ميل لا نهائي، ومصطلح D يحرك المؤثر.
الخلط بين أشكال ضبط التردد. ثوابت السلسلة $K_p, T_i, T_d$ ليست
مكاسب التوازي: $K_i = K_p/T_i$ و$K_d = K_p T_d$.
تصميم شبكة متقدمة النسخ ونسيان $\dfrac{1}{\alpha}$ الخاص بها
رفع الكسب عالي التردد، مما يستهلك هامش الأمان الذي تم شراؤه.
ملخص. P يتفاعل، I يتذكر، D يتوقع؛ كل منها يشتري سلوكاً واحداً
ويحاسب سعرًا معلومًا. استخدم الجدول للقص الأول، الهوامش للتدقيق، ومضاد الانهيار للواقع. المختبر التفاعلي في صفحة
المادة الدراسية يسمح لك بضبط هذين المؤشرين بالضبط، الكسب والتخميد، ومراقبة
التجاوز، الاستقرار واستقرار النظام أثناء التحرك.
يحدث تجاوز، واستقرار، وتغير في الاستقرار.
المتحكمات الحديثة، مثل روبوت الموازنة أو طائرة بدون طيار تعمل بأربع حلقات في
المتحكمات الحديثة، مثل روبوت التوازن أو طائرة بدون طيار تعمل بأربع حلقات عند
إعادتها كمدخلات معًا.
تغذية راجعة معاً.
بدلاً من كثير حدود واحد من الرتبة $n$:
معادلات بدلاً من كثير حد واحد $n$-المرتبة:
$$\dot{x} = Ax + Bu,
\qquad
y = Cx + Du,$$
حيث $x$ هو متجه الحالة، $u$ هو الإدخال، $y$ هي المخرجات المقاسة، و
$A$، $B$، $C$، $D$ هي مصفوفات ثوابت. الحدس: الحالات هي $n$
درج الذاكرة. تقول المصفوفة $A$ كيف تدفع كل درج الآخر،
$B$ تقول أين يدخل الإدخال، و$C$ تقول ماذا تقيس. الـ
القيم الذاتية لـ $A$ هي أقطاب النظام، لأن
$\det(sI - A) = 0$
هو بالضبط المعادلة المميزة. مع مدخلات صفرية، يكون الحل هو
$x(t) = \Phi(t)\,x(0)$، حيث مصفوفة الانتقال$\Phi(t) = e^{At}$ هي الأسي للمصفوفة، محسوبة كمجموع لا نهائي
للمتسلسلة $I + At + \dfrac{(At)^{2}}{2!} + \cdots$، والتي تتقارب لكل
مصفوفة مربعة.
تنحني المسارات لتصبح مستقيمة على المتجه الذاتي البطيء: ذيل كل استجابة هو القطب البطيء
مثال محلل 1: قراءة النموذج والتحقق من تآمره. خذ
$G(s) = \dfrac{8}{(s+2)(s+4)} = \dfrac{8}{s^{2}+6s+8}$. في الصورة المصاحبة،
يتحقق كسب التيار المستمر البناء: $-CA^{-1}B = \tfrac{8}{8} = 1$،
مطابقًا لكسب النبات عند $s = 0$. القيم الذاتية لـ $A$ هي $-2$ و
$-4$، وهي بالضبط الأقطاب. الآن مصفوفة الانتقال عند $t = 0.5$ s، محسوبة
بواسطة المتسلسلة:
قيمتها الذاتية هي $e^{-1} = 0.368$ و $e^{-2} = 0.135$: كل قطب يصبح
عامل تآمره الخاص به لكل نصف ثانية. هذا هو التماثل العميق: أن الأسي
للمصفوفة هو القطب، مُجسَّد بشكل حقيقي. بدءًا من $x(0) = [1,\;0]^{T}$، فإن
الحالة بعد 0.5 ثوانٍ هي العمود الأول، $[0.600,\; -0.930]^{T}$. في
المستوى الطوري، تنحني كل مسار ليصبح مستقيمًا على المتجه الذاتي البطيء $[1, -2]^{T}$، وهو السبب في أن القطب $\lambda = -2$ يمتلك ذيل الـ
استجابة.
مثال محلل 2: تحديد موقع الأقطاب باستخدام الجبر الخطي. مع حالة كاملة
التغذية الراجعة $u = -K_{fb}\,x$ (حيث $K_{fb}$ هنا هو متجه صف من المكاسب، وليس
كسب الحلقة)، المصفوفة ذات الحلقة المغلقة هي $A - BK_{fb}$ وتختار
مقدارها الخاص مباشرة. اطلب أن يكون كلا القطبين عند $-10$، أي
$s^{2} + 20s + 100$. مع $B = [0,\;1]^{T}$ و$K_{fb} = [k_1,\; k_2]$،
الذي كثير حدوده المميزة هو $s^{2} + (6+k_2)s + (8+k_1)$. طابق
المعاملات: $k_1 = 92$ و$k_2 = 14$. التحقق سطر واحد: الـ
قيم ذاتية لـ $A - BK_{fb}$ تحسب لتكون $-10$ و$-10$ بدقة. ما الذي
مسار الجذور بالبحث على طول شعاع، يقوم به التغذية الراجعة للحالات بحل
المعادلات الخطية، ويمكنها وضع أقطاب لا تصل إليها سلسلة من المعوضات،
بشرط أن المدخل قادر فعلياً على تحريك كل اتجاه حالة. تلك
الخاصية هي القابلية للتحكم، تُفحص بمصفوفة رتبة
$[\,B\;\;AB\;\;\cdots\,]$، وهو 2 هنا، لذا كلا القطبين قابلان للتعيين.
عندما لا تكون الحالات مقاسة، يقوم مراقب بتقديرها؛ وهذا هو
البوابة إلى المقرر التالي.
أخطاء شائعة.
نسيان $C$. الحالات ليست المخرجات؛ دالة التحويل هي
$C(sI-A)^{-1}B + D$، وإسقاط $C$ بهدوء يغير كسب التيار المستمر.
Taking $e^{At}$ element by element. The matrix exponential is defined by
المتسلسلة، ودخولاته غير القطرية ليست أسس لدخولات
المصفوفة.
Assuming pole placement always works. If $[\,B\;\;AB\;\;\cdots\,]$ loses
الرتبة، بعض الاتجاهات غير قابلة للوصول ولا يوجد $K_{fb}$؛ تحقق
من القابلية للتحكم أولاً.
تقاليد المزج. يستخدم هذا المقرر حالات أعمدة ومصفوفة $K_{fb}$ صفية؛ وكتاب
دراسي يعتمد حالات صفوف يعكس كل منتج.
ملخص.$A$ يحتوي الديناميكيات، وقيمها الذاتية هي الأقطاب، $e^{At}$
هو الاستجابة الحرة، ويحول $u = -K_{fb}x$ التصميم إلى جبر خطي،
مضموناً بواسطة قابلية التحكم.


 مثال محلول 180: الهوامش بالحساب. خذ