Đây là khóa học thứ sáu trong series Kỹ thuật Điện Đại học: tín hiệu và
hệ thống**. EE04 đã hỏi "mạch NÀY làm gì ở TẦN SỐ NÀY";
khóa học này đặt câu hỏi sâu sắc hơn: hệ thống tác động lên BẤT KỲ đầu vào nào —
được trả lời thông qua ba phép biến đổi (lồng ghép, Fourier, z) làm nền tảng cho phần còn lại của
chứng chỉ (viễn thông, xử lý tín hiệu số, điều khiển).
Unit 6.1 phân loại tín hiệu và hệ thống.
Unit 6.2 sử dụng lồng ghép làm câu trả lời phổ quát miền thời gian.
Các unit 6.3–6.4 chuyển sang miền tần số: chuỗi/biến đổi Fourier và lấy mẫu.
Unit 6.5 tái sử dụng bộ máy Laplace của EE02 dưới dạng hàm hệ thống.
Các unit 6.6–6.7 đi đến rời rạc: phương trình sai phân và biến đổi z.
Câu chuyện liên tục là một kênh âm thanh: tín hiệu micro, bộ lọc, bộ
lấy mẫu, bộ equaliser kỹ thuật số. Mọi phép biến đổi dưới đây đẩy kênh
này tiến lên, và mọi câu trả lời được kiểm tra theo cách kỹ sư tín hiệu kiểm tra nó —
bằng cách suy ra mỗi cặp biến đổi ít nhất một lần, kiểm chứng mọi phép Sending
hai cách (thông qua đồ thị và qua tích Fourier khi có sẵn), và
kiểm tra mọi kết quả rời rạc bằng lặp trực tiếp.
6.1
Biểu diễn tín hiệu và đặc tính hệ thống
Tại sao điều này quan trọng. "Có phải là tuyến tính? Có bất biến theo thời gian không?" là hai câu hỏi đầu tiên
của mọi phân tích trong khóa học này — các câu trả lời sẽ quyết định xem trong số
toàn bộ công cụ hỗ trợ nào được phép sử dụng.
Ý tưởng, kèm hình ảnh minh họa. Một tín hiệu là hàm của thời gian:
liên tục theo thời gian $x(t)$ hoặc rời rạc theo thời gian $x[n]$. Một hệ thống ánh xạ tín hiệu
đầu vào sang tín hiệu đầu ra. Bốn đặc tính làm nền tảng cho khóa học, và mỗi đặc tính đều là
một phép thử bạn thực hiện trên MỘT tín hiệu đầu vào được chọn lọc kỹ lưỡng, chứ không phải cảm giác:
Tính tuyến tính: $ax_{1} + bx_{2} \to ay_{1} + by_{2}$ — đưa tổng vào,
kiểm tra tổng của các tín hiệu đầu ra.
Tính bất biến theo thời gian: dịch chuyển tín hiệu đầu vào đi $T$; tín hiệu đầu ra phải dịch chuyển
đúng $T$ và không có sự thay đổi nào khác.
Tính nhân quả: tín hiệu đầu ra tại thời điểm $t$ chỉ phụ thuộc vào $x$ cho đến $t$.
Độ ổn định BIBO BIBO: mọi tín hiệu đầu vào bị chặn đều tạo ra tín hiệu đầu ra
bị chặn; đối với hệ thống LTI, điều này rút gọn thành
$\int |h(t)|\,dt < \infty$ — tín hiệu đáp ứng xung phải có tích phân tuyệt đối
hội tụ.
Mỗi tính chất là một thí nghiệm: chọn đầu vào dò, so sánh hai đầu ra
Lập luận. Tính bất biến theo thời gian thất bại khi đồng hồ của hệ thống
phóng to: đối với $y(t) = x(2t)$, dịch chuyển đầu vào thêm $T$ sẽ tạo ra
$y_{shift}(t) = x(2t - T) = x(2(t - T/2))$ — đầu ra chính là tín hiệu gốc
đầu ra của hệ thống bị trễ đi chỉ $T/2$. So sánh "dịch chuyển rồi qua hệ"
($x(t-T) \to y(t)$ tại tham số $2t$, tức là $x(2t - T)$) với
"hệ rồi mới dịch chuyển" ($y(t - T) = x(2t - 2T)$) để phát hiện sự sai lệch
mọi khi nó tồn tại — chính phép so sánh này LÀ bài kiểm tra.
Ví dụ minh họa 1 — bẫy thay đổi tốc độ thời gian. Hệ $y(t) = x(2t)$ có
tính bất biến theo thời gian không? Với $x(t) = u(t)$: bước dịch chuyển-ptrong-hệ tạo ra
$x(t-1) = u(t-1) \to u(2t-1) = u(t - \tfrac{1}{2})$; bước hệ-trong-dịch chuyển
tạo ra $y(t-1) = u(2(t-1)) = u(t-1)$. Dịch chuyển nửa so với dịch chuyển đầy đủ —
thời gian thay đổi ✓. Một giai đoạn phát lại nhanh 2× trong kênh âm thanh đang chạy
bị lỗi đúng cách này.
Ví dụ minh họa 2 — tính ổn định thông qua tích phân. Mô hình vang phòng của kênh
$h(t) = e^{-t}u(t)$: hệ $\int_{0}^{\infty} e^{-t}\,dt = 1 < \infty$ ✓
ổn định. Bộ lọc tương tự nhưng dùng $h(t) = u(t)$ (một bộ tích phân) lại cho ra
$\int_{0}^{\infty} 1\,dt = \infty$ — một đầu vào bậc bước bị giới hạn tạo ra
bước ramp vô hạn, do đó bộ tích phân không ổn định BIBO dù nó có vẻ an toàn
an toàn thế nào. Một tích phân, một kết luận.
Lỗi thường gặp. Kiểm tra tính tuyến tính bằng một đầu vào (bạn cần hai, cộng thêm
phép nhân tỷ lệ). Khẳng định tính bất biến theo thời gian từ sơ đồ (hãy chạy phép thử dịch chuyển).
Và nhầm lẫn giữa nguyên nhân và ổn định: $h(t) = e^{-t}u(t)$ là cả hai, nhưng
$h(t) = -e^{t}u(-t)$ (phi nguyên nhân, suy giảm) là ổn định VÀ KHÔNG nguyên nhân —
hai thuộc tính này độc lập với nhau.
Tóm tắt. Tính tuyến tính + bất biến theo thời gian mở khóa phép chập; nguyên nhân
xếp thứ tự nguyên nhân và hệ quả; ổn định BIBO là $\int|h| < \infty$. Mọi
thuộc tính đều là một thí nghiệm kiểm tra đơn giản.
Khám phá
Does a delayed input give the same delayed output?
Compare the two routes in the worked x(2t) example. A one-second delay before time scaling produces an onset at 0.5 seconds; delaying the output gives an onset at 1 second. At 0.75 seconds the outputs differ, disproving time invariance. Compare gain, squaring and clock weighting to see why linearity and time invariance are independent properties. A matching probe alone never proves invariance.
6.2
Hệ LTI và tích chập
Tại sao nó quan trọng. Phép chập là CÔNG THỨC DUY NHẤT cho ra đầu ra
của bất kỳ hệ thống tuyến tính bất biến theo thời gian nào đối với BẤT KỲ đầu vào nào — không cần biến đổi, không cần
hàm truyền, chỉ cần đáp ứng xung và một tích phân.
Ý tưởng, kèm hình ảnh. Đối với hệ thống tuyến tính bất biến theo thời gianđáp ứng xung$h(t)$ xác định mọi thứ:
phân tách đầu vào thành các xung bị trễ và được nhân tỷ lệ; mỗi xung
$\delta(t-\tau)\,x(\tau)\,d\tau$ tạo ra $h(t-\tau)$ được nhân tỷ lệ; nguyên lý chồng chất
tích hợp tất cả chúng lại:
Phép chập là trượt–nhân–tích phân: lật ngược $h$, trượt nó qua
$x$, và mỗi giá trị đầu ra là diện tích phần giao nhau.
Mỗi giá trị của y(t) chính là diện tích giao thoa khi h trượt qua x
Sự dẫn xuất. Lọc: $x(t) = \int x(\tau)\delta(t-\tau)\,d\tau$.
Tính tuyến tính đưa tích phân ra ngoài; tính bất biến theo thời gian biến
$\delta(t-\tau) \to h(t-\tau)$; kết quả là tích phân Sending —
ba tính chất, một công thức.
Ví dụ minh họa 1 — đáp ứng bước điển hình. Bộ lọc của kênh
$x(t) = u(t)$ vào $h(t) = e^{-t}u(t)$: với $t \ge 0$ phần trùng lặp là
$\tau \in [0, t]$, do đó
Kiểm tra các đầu: $y(0) = 0$ ✓ (không có tín hiệu ra trước khi tín hiệu vào xuất hiện);
$y(\infty) = 1$ ✓ (tăng độ lợi DC 1 — và thực tế là $H(0) = 1$). Tại $t = 1.5$,
$y = 1 - e^{-1.5} = 0.777$ — diện tích phần trùng được tô màu trong hình vẽ.
Ví dụ minh họa 2 — mở rộng sang xung. Bây giờ là một xung chữ nhật dài 2 giây
có biên độ 1 (nốt giữ) đi vào cùng bộ lọc đó. Hai điểm kiểm tra theo
nguyên lý chồng chập: bước BẬT tại $t=0$ cộng với bước TẮT tại $t=2$, do đó
$y(t) = (1 - e^{-t})u(t) - (1 - e^{-(t-2)})u(t-2)$. Tại $t = 1$:
$1 - e^{-1} = 0.632$. Tại $t = 3$: $(1 - e^{-3}) - (1 - e^{-1}) =
e^{-1} - e^{-3} = 0.318$ — đuôi giải phóng. Kiểm tra đỉnh tại
$t = 2^-$: $1 - e^{-2} = 0.865$, và tại $t = 2^+$ số hạng thứ hai
trừ chính xác giá trị bắt đầu của nó, nên đường cong liên tục với độ dốc
bị gián đoạn là $-1$ — điểm gấp mà tai nghe thấy như nốt tắt.
Lỗi thường gặp. Quên đảo ngược ( Sending KHÔNG phải là
$\int x(\tau)h(\tau)\,d\tau$). Bỏ qua cận khi các tín hiệu bắt đầu
tại 0 (cửa sổ trùng, không phải $(-\infty,\infty)$, mới là yếu tố quyết định). Và
giả sử $x * h = x \cdot h$ — phép nhân mới là điều xảy ra trong
Miền tần số, không bao giờ trong miền thời gian.
Tóm tắt.$y = x * h$; lật, trượt, tích phân; độ rộng cộng gộp
($W_{1} + W_{2}$); giao hoán; các biến đổi nối tiếp nhân với nhau. Mọi phép biến đổi sau này đều tồn tại để tránh việc phải tính tích phân này.
có tồn tại để tránh việc tính tích phân này.
Khám phá
The sliding product area becomes the output
$y(t)=\int x(\tau)h(t-\tau)\,d\tau$
At t = 1.5 s, the unit step and flipped exponential overlap from τ = 0 to 1.5 s, giving output about 0.777. Switch to the worked 2-second pulse at t = 3 s and see that input has stopped while the output remains about 0.318. Change time and pulse width to connect the causal overlap, the peak at switch-off and the release tail.
Tại sao nó quan trọng. Nhiễu kênh truyền, các hài của nó, và các dải bộ cân bằng — tất cả đều nằm trong miền tần số. Biến đổi Fourier là cầu nối, và
tính chất chuyển tích phân thành phép nhân của nó chính là lý do tại sao các bộ lọc được thiết kế như vậy.
tính chất chuyển đổi từ tích chập sang nhân của nó là lý do các bộ lọc được thiết kế
ở đó.
Ý tưởng, kèm hình ảnh. Tín hiệu tuần hoàn được khai triển thành các hài
(chuỗi của EE02); biến đổi Fourier mở rộng khái niệm này sang
tín hiệu không chu kỳ:
hàm sinc. Tại $\omega = 0$, giá trị biến đổi bằng DIỆN TÍCH $A\tau$
(và $\mathrm{sinc}(0) = 1$ trả lại kết quả đó ✓); điểm triệt tiêu đầu tiên nằm ở
$\omega\tau/2 = \pi$, tức là $f = 1/\tau$ — đánh đổi thời gian–băng thông
.
Ví dụ minh họa 1 — ngân sách xung của kênh. Một cú nhấp 1 ms
($A = 1$, $\tau = 10^{-3}$ s): $X(f) = 10^{-3}\,\mathrm{sinc}(f \cdot 10^{-3})$,
lần triệt tiêu đầu tiên tại $f = 1$ kHz. Một cú nhấp ngắn hơn mười lần (0.1 ms) đẩy
vị trí triệt tiêu đến 10 kHz — sự kiện càng ngắn thì băng thông càng rộng, điều đó
giải thích tại sao một cú nhấp gây khó chịu cho mọi dải tần số của bộ cân bằng cùng lúc. Hãy kiểm tra
diện tích: giá trị tại $f = 0$ là $A\tau$ — $10^{-3}$ cho tiếng click 1 ms và
$10^{-4}$ cho tiếng click 0.1 ms ✓; tiếng click ngắn hơn đưa ít năng lượng vào mỗi băng tần
nhưng phân tán chúng trên nhiều băng tần gấp mười lần.
Ví dụ minh họa 2 — chi phí của bộ lọc lý tưởng. Kênh
cần một bộ lọc thấp pass dạng tường gạch: độ lợi 1 đến 4 kHz, và giảm 0 dB trên mức đó. Đáp ứng xung
của nó là biến đổi ngược của hình chữ nhật vùng truyền:
$h(t) = \frac{\sin(\omega_{c}t)}{\pi t}$ với
$f_{c} = 4$ kHz — một hàm sinc theo THỜI GIAN, kéo dài vô hạn theo cả hai
hướng, do đó bộ lọc lý tưởng là không nhân quả. Cắt cụt nó xuống
$|t| \le 5$ ms (cửa sổ 10 ms) và độ lợi băng thông có gợn sóng (Gibbs),
với các gợn sóng cách nhau khoảng $1/(10\ \text{ms}) = 100$ Hz, và cạnh cắt có thể
không sắc nét hơn khoảng cùng một 100 Hz đó. Sự đánh đổi là rõ ràng:
độ dốc ở miền tần số phải trả giá bằng độ dài trong miền thời gian, chính quy luật đó từ
góc độ ngược lại.
Lỗi thường gặp. Đánh giá $\mathrm{sinc}$ tại $\omega$ thay vì
$\omega\tau/2$ (biểu thức không thứ nguyên, luôn luôn). Quên đi $1/2\pi$
trên nghịch đảo. Và đọc $|X(\omega)|$ là "tín hiệu" — phép biến đổi
chỉ hoàn chỉnh khi có cả pha của nó.
Tóm tắt. Các cặp biến đổi qua tích phân; xung ↔ sinc với điểm triệt tiêu tại
$1/\tau$; biến đổi卷积 ↔ nhân. Độ dốc trong miền này là chiều dài trong miền kia.
trong miền kia.
Khám phá
Narrow in time, wide in frequency; delay lives in phase
$X(f)=\tau\,\mathrm{sinc}(f\tau)e^{-j2\pi ft_0}$
Compare the worked 1 ms pulse with a 0.1 ms pulse on the same displayed spectrum. Its first null moves from 1 kHz to 10 kHz while its area falls by ten. Shift the pulse centre and see the complex Fourier coefficient rotate without changing magnitude. Probe a null and a negative sinc lobe to see why magnitude alone does not describe the signal.
6.4
Lấy mẫu
Tại sao điều này quan trọng. Kênh trở thành số tại một điểm: bộ lấy mẫu.
Mọi thứ ở phía sau — bộ cân bằng, bộ lưu trữ, bộ tái tạo —
đều chịu ảnh hưởng của những gì bước lấy mẫu đã làm, và không thể
phục hồi lại sau đó.
Ý tưởng, kèm hình ảnh. Lấy mẫu nhân tín hiệu với một
chuỗi xung; trong miền tần số, phổ được sao chép tại các bội số của
$f_{s}$. Tiêu chuẩn Nyquist: một tín hiệu có dải tần giới hạn đến
$f_{max}$ sẽ được phục hồi hoàn hảo nếu $f_{s} > 2f_{max}$. Dưới mức đó,
các bản sao chồng lên nhau và gây nhiễu gập tần số cao vào trong
dải tần như những tần số thấp giả.
Được lấy mẫu ở 6 kHz, một âm thanh 4 kHz không phân biệt được với 2 kHz
Sự suy diễn. Đầu ra của bộ lấy mẫu
$x_{s}(t) = x(t)\sum_{n}\delta(t - nT)$ có, theo tính chất tích chập thành-
các bản sao xuất hiện tại mọi bội số của tần số lấy mẫu. Nếu
tần số), qu phổ $(1/T)\sum_{k} X(\omega - k\omega_{s})$ —
khoảng cách hẹp hơn nào đều khiến chúng chồng lên nhau, và trong vùng
$X$ chiếm $|\omega| < \omega_{s}/2$, các bản sao lặp lại không chạm nhau; bất kỳ
tần số thấp thực sự với tần số cao bị gập lại.
tần số thấp thực nào cũng có thể bị nhầm lẫn với tần số cao bị gấp chồng lên nhau.
Ví dụ minh họa 1 — alias 4 kHz. Một hàm cosin 4 kHz lấy mẫu ở 6 kHz:
$4 > 6/2 = 3$, do đó dãy tín hiệu này không phân biệt được với
$|f - f_{s}| = 2$ kHz. Kiểm tra từng mẫu:
$\cos(2\pi \cdot \tfrac{4}{6} n) = \cos(2\pi \cdot \tfrac{2}{3} n)$ và
$\cos(2\pi \cdot \tfrac{2}{6} n) = \cos(2\pi \cdot \tfrac{1}{3} n)$;
hai dãy tín hiệu trùng khớp vì
$\cos(2\pi \cdot \tfrac{2}{3} n) = \cos(2\pi(\tfrac{2}{3} - 1)n) =
\cos(2\pi \cdot (-\tfrac{1}{3})n) = \cos(2\pi \cdot \tfrac{1}{3} n)$ ✓
(hàm cos là hàm chẵn). Một tín hiệu 4 kHz được lấy mẫu tại 6 kHz chính là một dãy 2 kHz.
Ví dụ minh họa 2 — mở rộng sang ngân sách chống alias. Kênh thu âm
có chứa nội dung lên đến 20 kHz; bộ lấy mẫu hoạt động ở 44.1 kHz
($f_{s}/2 = 22.05$ kHz). Một tín nhiễu tần số 25 kHz sẽ bị gập sóng thành
$44.1 - 25 = 19.1$ kHz — nằm trong dải tần 20 kHz đã nêu. Bộ lọc chống gập sóng
phải lọc trước khi bộ lấy mẫu: trong chuẩn CD lấy mẫu 44.1 kHz, dải bảo vệ
chỉ rộng 22.05 − 20 = 2.05 kHz, đây là lý do tại sao việc thu âm chuyên nghiệp
thường lấy mẫu quá (oversample) ở 96 hoặc 192 kHz (dải bảo vệ tương ứng 28 và 76 kHz) và sử dụng bộ lọc
mềm mại. Giải pháp luôn phải nằm trước bộ lấy mẫu, tuyệt đối không sau — một tần số bị gấp
không mang dấu hiệu nào cho biết nguồn gốc của nó.
Lỗi thường gặp. Đếm $f_{s} = 2f_{max}$ là an toàn (bất đẳng thức
mang dấu nghiêm ngặt; tại điểm bằng nhau, sin tại $f_{max}$ có thể được lấy mẫu tại điểm không của nó
các điểm cắt và biến mất). Lọc sau khi lấy mẫu (thời
gấp đã nằm trong dải tần). Và giả sử tăng tỷ lệ kỹ thuật số
khôi phục những gì $f_{s}$ thấp đã bỏ sót — thông tin chưa từng được ghi lại.
Tóm tắt. Lấy mẫu lặp lại phổ tại $f_{s}$;
$f_{s} > 2f_{max}$ hoặc alias gập; bộ lọc chống alias nằm trước
bộ lấy mẫu; vùng bảo vệ giữa $f_{max}$ và $f_{s}/2$ là ngân sách thiết
kế.
Khám phá
Different waves can pass through the same samples
$f_s>2f_{max},\quad f_a=|f-kf_s|\le f_s/2$
The worked 4 kHz cosine sampled at 6 kHz shares every sample with a 2 kHz cosine. Change phase to see why a negative-frequency fold must reverse cosine phase. At the Nyquist boundary, a sine can vanish at every sample. The audio example uses a 25 kHz tone at 44.1 kHz, which aliases to 19.1 kHz; raising the rate to 96 kHz avoids folding that chosen tone.
Tầm quan trọng. Giai đoạn tương tự của kênh truyền — các tụ ghép,
điều khiển âm sắc — là một hệ thống hữu tỷ, và các cực của hàm
hệ thống cho biết rung, tốc độ và độ ổn định ngay lập tức.
Ý tưởng, kèm hình ảnh. Biến đổi Laplace của EE02 trở thành
hàm hệ thống$H(s) = Y(s)/X(s)$; đối với hệ thống LTI,
$h(t) \leftrightarrow H(s)$ như một cặp biến đổi. Các phân tử hữu tỷ $H(s)$
thành cực và không: mỗi cực đóng góp một chế độ tự nhiên
$e^{pt}$; miền hội tụ (ROC) quyết định cái nào; tính nhân quả
độ ổn định yêu cầu tất cả các cực nằm trong nửa trái mở.
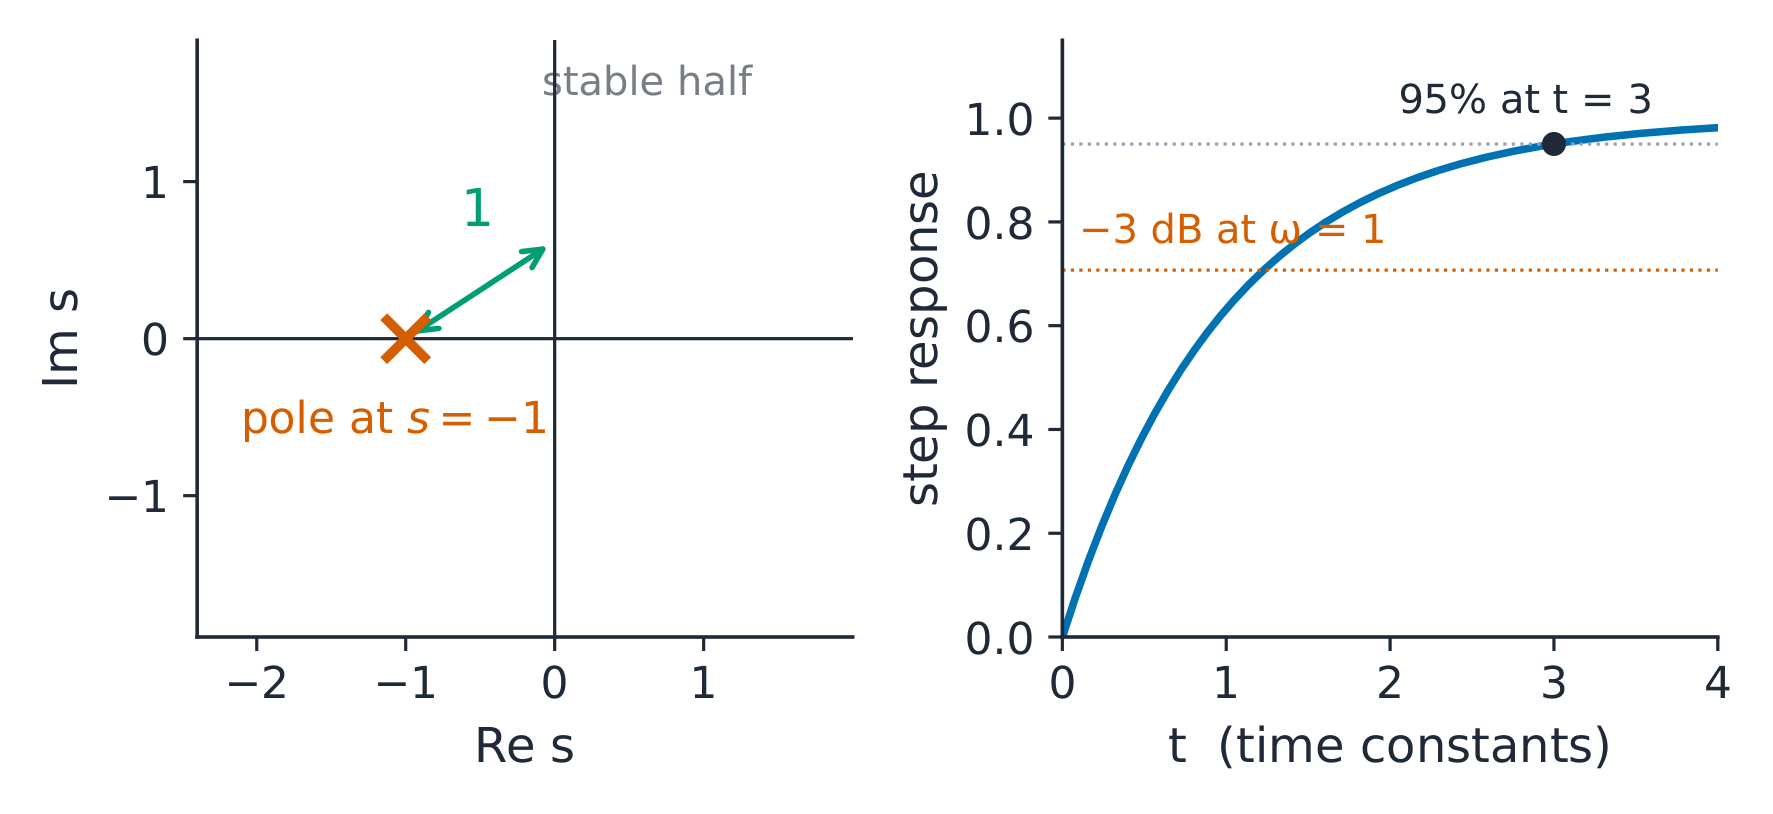
Một cực tại −1: tốc độ suy giảm theo thời gian, tần số −3 dB trong đáp ứng — một con số, ba giá trị đo
Sự suy diễn.$\mathcal{L}\{e^{-at}u(t)\} = 1/(s+a)$ cho
$\mathrm{Re}(s) > -a$ (tích phân từng phần một lần). Bước đơn vị
$1/s$. Vì vậy, đối với $H(s) = 1/(s+1)$ được kích bởi bước:
phân tích phân thức thực hiện phép chập của Đơn vị 6.2 với ba dòng
algebra — và cả hai đường dẫn đều dẫn đến cùng một đường cong ✓.
Ví dụ minh họa 1 — đọc cực theo ba cách.$H(s) = 1/(s+1)$: cực
tại $s = -1$ chính là $e^{-t}$ trong đáp ứng xung (hằng số thời
1 s); đáp ứng bước đạt trạng thái ổn định tại $1 - e^{-t}$, đạt 95% ở
$t = 3$ s; đáp ứng tần số$H(j\omega)$ có
$|H(j \cdot 1)| = 1/\sqrt{2} = 0.707$ — điểm −3 dB nằm đúng bằng
khoảng cách của cực từ gốc tọa độ, và pha tại đó là $-45°$.
Ví dụ minh họa 2 — nâng cấp lên bộ điều chỉnh âm sắc hai cực. Tăng âm trầm
tăng cường với notch, $H(s) = \dfrac{s^{2} + 2s + 100}{(s+1)(s+10)}$: không gian tại
$-1 \pm j9.95$ (gần trục ảo gần $\pm 10$ rad/s, do đó chúng
khắc họa một notch tại đó: $|H(j10)| = 20/(10.05 \times 14.14) = 0.14$, khoảng
−17 dB), cực tại $-1$ và $-10$ (cả hai đều bên trái — ổn định ✓). Độ lợi DC
$100/10 = 10$ (numerator 20 bằng denominator). Kiểm tra
$1$ (numerator $s^{2}$ khớp với denominator). Kiểm tra độ
dip giữa: tại $\omega = 0$, 20 dB; tại $\omega \to \infty$, 0 dB; đại lượng
rõ ràng từ năm điểm đánh dấu trên mặt phẳng s.
Lỗi thường gặp. Đọc tính ổn định từ các cực mà không xét ROC
Lỗi thường gặp. Đọc tính ổn định từ cực mà không có biểu đồ ROC
Quên rằng $-1$ chỉ tồn tại cùng với ROC. Và tin vào biểu đồ cực-không
được tỷ lệ sai: điểm −$H(s)$ dB chính là KHOẢNG CÁCH của cực từ
biểu đồ bị thu phóng sai: điểm −3 dB chính là KHOẢNG CÁCH của cực từ
gốc tọa độ chỉ đối với nhân tử bậc nhất không có không gian nào gần đó.
Tóm tắt.$H(s) = Y/X$; phân tích phân thức biến đổi ngược thành
hàm mũ; cực xác định các chế độ, miền hội tụ (ROC) xác định tính nhân quả, nửa mặt phẳng trái
xác định tính ổn định, và $s = j\omega$ xác định đáp ứng tần số.
Khám phá
Move the zeros; watch the tone-control curve change
Start with the worked tone control, whose zeros are at −1 ± j9.95 and whose fixed poles are at −1 and −10. Its gain near 10 rad/s is about 0.14, while its DC gain is 10. Move the zeros farther from the imaginary axis to soften the dip, or onto it for an exact null. The causal system stays stable because the poles and ROC stay fixed. The distance products connect the s-plane directly to the gain curve.
6.6
Hệ thống thời gian rời rạc
Tại sao điều này quan trọng. Sau khi lấy mẫu, bộ bù cân của kênh truyền là một phương trình sai phân chạy trên bộ xử lý — việc lặp lại bằng tay chính là cách hiểu được hành vi thực tế của nó.
phương trình chạy trên bộ xử lý — lặp lại bằng tay là cách để hiểu
hành vi thực tế của nó.
Ý tưởng, kèm hình ảnh. Bản sao rời rạc của phép Sending:
$y[n] = \sum_{k} x[k]\,h[n-k]$. Các hệ thống được mô tả bởi phương trình sai
phân** như $y[n] = 0.5\,y[n-1] + x[n]$ — một bộ tích lũy
kèm suy giảm. Chế độ đồng nhất là $a^{n}$ trong đó $a$ là nghiệm của
phương trình đặc trưng; lặp lại từng bước một là lời giải trực tiếp.
giải pháp.
Mỗi bước đều làm giảm một nửa khoảng cách còn lại đến giới hạn — đây là cách tiếp cận hình học mà bạn có thể tự kiểm tra bằng ngón tay
Sự dẫn chứng. Đối với $y[n] = a\,y[n-1] + x[n]$ với tín hiệu vào dạng bước và
điều kiện ban đầu bằng không, các mẫu đầu tiên là
$1,\ 1+a,\ 1+a+a^{2},\ \ldots$ — tổng riêng phần của cấp số nhân, do đó
và giới hạn $1/(1-a)$ là hệ số khuếch đại DC: sự phản xạ rời rạc của
điều kiện liên tục $\int h < \infty$.
Ví dụ minh họa 1 — lặp và hội tụ.$y[n] = 0.5y[n-1] + x[n]$,
$y[-1] = 0$, bước đơn vị: $y[0] = 1$, $y[1] = 1.5$, $y[2] = 1.75$,
$y[3] = 1.875$ — hội tụ về độ lợi DC $1/(1-0.5) = 2$ ✓. Khoảng cách đến
giới hạn giảm đi một nửa sau mỗi bước (phần dư là $0.5^{n+1}$), do đó sau 10
bước, khoảng cách bằng $0.5^{11} \approx 0.05\%$ — một dòng tính toán
dự đoán toàn bộ bảng.
Ví dụ minh họa 2 — chuyển sang nghiệm dao động. Đặt
$a = -0.8$: $y[n] = -0.8\,y[n-1] + x[n]$ trên một bước sẽ tạo ra
$y[n] = \tfrac{1}{1.8}(1 - (-0.8)^{n+1})$ — quá trình tiến gần đến
$0.556$ dao động: $y[0] = 1$, $y[1] = 0.2$, $y[2] = 0.84$,
$y[3] = 0.328$. Kiểm tra $|a| = 0.8 < 1$ — vẫn ổn định (dao động
giảm dần), và dấu đổi sau mỗi mẫu là dấu hiệu của một
gốc âm, là dạng rời rạc của một cặp cực phức dao động ở nửa tốc độ lấy mẫu
tần số ($z = -0.8$ ánh xạ sang $s = (\ln 0.8 \pm j\pi)/T$).
Lỗi thường gặp. Lặp với $y[-1]$ sai (phải nêu điều kiện ban
đầu trước dòng đầu tiên). Khẳng định ổn định từ vài mẫu
đầu tiên (chỉ có $|a| < 1$ mới quyết định). Và đọc độ lợi DC từ $n = 0$
đơn lẻ — đó là $1/(1-a)$, LIMIT, chỉ hiện rõ khi các mẫu hội tụ.
Tóm tắt. Phương trình sai phân → lặp; tổng riêng phần hình học;
Độ lợi DC $1/(1-a)$; nghiệm nằm trong vòng tròn đơn vị = ổn định; nghiệm âm hoặc
phức = dao động.
Khám phá
Compute the next sample; test more than one input
$y[n]=a\,y[n-1]+x[n],\quad |a|<1\text{ for causal BIBO stability}$
Recover the worked step sequence 1, 1.5, 1.75, 1.875 from the stated zero initial state. Compare the alternating approach for a = −0.8. At a = −1, a step trace stays bounded, but an alternating input of the same bounded amplitude produces growing output. The strict root condition decides stability, rather than the appearance of one short trace.
6.7
Biến đổi z
Tại sao điều này quan trọng. Bộ cân bằng được gửi dưới dạng hệ số
$a_{k}, b_{k}$ của phương trình sai phân; biến đổi z chính là cách chọn các
số này, và vòng đơn vị là nơi đọc được đáp ứng tần số của chúng.
.
Ý tưởng, kèm hình ảnh. Biến đổi z z
$X(z) = \sum_{n} x[n]z^{-n}$ đóng vai trò của Laplace trong thời gian rời rạc.
$a^{n}u[n] \leftrightarrow 1/(1 - az^{-1})$. Các cực BÊN TRONG vòng đơn vị nghĩa là ổn định, và biến đổi ngược là phép chia dài hoặc phân tích thành phân thức riêng phần.
$|z| > |a|$. Đối với hệ nhân quả, các cực NƠI BÊN trong vòng tròn đơn vị nghĩa là ổn định. Hàm
?
Vòng đơn vị là trục tần số; bán kính cực biểu thị độ giảm chấn — một hình ảnh kết nối hai miền
Lập luận toán học.$\sum_{n=0}^{\infty} a^{n}z^{-n}$ có tính chất hình học với
tỷ lệ $az^{-1}$; nó hội tụ về $1/(1 - az^{-1})$ đúng khi
$|az^{-1}| < 1$, tức là $|z| > |a|$ — ROC là phần ngoài của đường tròn
đi qua cực. Tính ổn định đòi hỏi ROC phải bao gồm vòng đơn vị
(trục tần số $z = e^{j\omega}$), điều này buộc $|a| < 1$ — điều kiện vòng đơn vị được tóm gọn trong một dòng.
vòng tròn đơn vị trong một dòng.
Ví dụ minh họa 1 — bộ tích phân lại lần nữa, theo biến đổi.$H(z) = 1/(1 - 0.5z^{-1})$, cực tại $z = 0.5$ — nằm bên trong vòng đơn vị,
ổn định ✓. Đáp ứng bước:
$Y(z) = H(z)\,\dfrac{z}{z-1} = \dfrac{z^{2}}{(z-0.5)(z-1)}$; một phần
phân số tạo thành $y[n] = 2(1 - 0.5^{n+1})$. Kiểm tra $n = 0$: $2(1 - 0.5) = 1$
✓ khớp với vòng lặp của Đơn vị 6.6, và $n \to \infty$ mang lại
$2$ ✓ — hệ số khuếch đại DC một lần nữa. Hai phương pháp, một chuỗi.
Ví dụ đã giải 2 — từ điển giữa mặt phẳng. Phép ánh xạ
$s \to z = e^{sT}$ biến $s = j\omega$ thành đường tròn đơn vị
$e^{j\omega T}$ (tần số = góc), và tốc độ suy giảm liên tục
$\sigma$ về bán kính $e^{\sigma T}$. Cực của bộ tích lũy tại
$z = 0.5$ với $T = 1$ ms tương ứng với
$\sigma = \ln(0.5)/0.001 = -693\ \text{s}^{-1}$ — hằng số thời gian là
$1/693 = 1.44$ ms. Kiểm tra theo vòng lặp của Đơn vị 6.6: khoảng cách giảm một nửa
mỗi MẪU ($0.5 = e^{-0.693}$), và $0.693/T$ mỗi giây là như nhau
$-693\ \text{s}^{-1}$ ✓. Hai phép biến đổi là cùng một chủ đề nhìn từ
hai bờ của cùng một dòng sông.
Lỗi thường gặp. Trích dẫn $H(z)$ mà không có ROC (cùng hàm hữu tỷ
này có thể mô tả các hệ khác nhau khi miền hội tụ thay đổi). Đọc đáp ứng tần số
trục thực (nó tồn tại trên $|z| = 1$). Và nhầm lẫn $z$ và
$z^{-1}$ quy ước — đối với trình tự nhân quả $a^{n}u[n]$, ROC là
$|z| > |a|$; một dãy bên trái có miền hội tụ khác.
Tóm tắt.$a^{n} \leftrightarrow 1/(1-az^{-1})$, ROC phía ngoài;
đối với hệ nhân quả, các cực bên trong vòng tròn đơn vị = ổn định; $z = e^{sT}$ ánh xạ sự suy giảm sang
bán kính và tần số thành góc — và độ lợi DC $1/(1-a)$ hoàn tất
vòng lặp với phép lặp hai bước trước.
Khám phá
The ROC decides which sequence and which stability claim
$H(z)=\frac{1}{1-az^{-1}},\quad\text{stability requires the unit circle in the ROC}$
Start with the causal pole at 0.5 and a probe on the unit circle, where the geometric sum converges to 2. Keep the same rational expression but choose anti-causal support; the ROC moves inside the pole circle and the unit circle is excluded. A pole at 1.2 can instead give a stable anti-causal sequence. Probe the ROC boundary away from the pole to see why a finite algebraic value does not prove series convergence.
Bài học tương tác về chủ đề này
Làm theo từng bước, kèm theo bài tập kiểm tra ngay lập tức.