Đây là khóa học thứ mười trong Kỹ thuật Điện Đại học: hệ thống điều khiển.
EE06 đã cung cấp cho bạn hàm truyền hệ thống. Khóa học này hoàn thiện một
vòng phản hồi quanh nó và trả lời câu hỏi của kỹ sư: làm thế nào để
làm cho đầu ra theo dõi đầu vào nhanh chóng, chính xác và không bị dao động?
Các đơn vị 10.1 và 10.2 xây dựng mô hình đối tượng điều khiển (điều đang được
điều khiển) và rút gọn chúng thành một hàm truyền duy nhất.
Các đơn vị từ 10.3 đến 10.5 dự đoán và định hình đáp ứng thời gian: thông số kỹ thuật,
độ ổn định, quỹ tích cực.
Các đơn vị 10.6 và 10.7 làm việc trong miền tần số: biên an toàn, Nyquist, PID và
bộ bù.
Đơn vị 10.8 giới thiệu không gian trạng thái: mô hình cho nhiều trạng thái, và phương pháp thiết kế
dựa trên đại số tuyến tính.
One habit runs through the whole course. Every design is checked in both
miền. Biên pha dự báo độ tắt dần. Việc đặt cực dự báo độ vọt.
Mọi tuyên bố về độ ổn định đại số đều được xác nhận bởi một phương pháp thứ hai:
Routh đối với quỹ tích cực, Nyquist đối với Routh. Khi hai con đường dẫn đến
cùng một kết quả, bạn có thể tin tưởng vào con số đó.
10.1
Mô hình hóa hệ thống động
Why it matters. A cruise-control car holds 100 km/h on a hill. A 3D printer
đặt một giọt nhựa trong phạm vi 0.05 mm. Cả hai bắt đầu theo cùng một cách: viết
giảm đi những gì mà hệ vật lý làm, dưới dạng phương trình bạn có thể tính toán được.
Khái niệm. Hầu như mọi lĩnh vực vật lý đều lưu trữ, truyền tải và mất năng lượng theo
cùng một quy luật. Một bình nóng chứa nhiệt, nhận nhiệt từ máy sưởi, và mất
nhiệt ra môi trường xung quanh. Một tụ điện chứa điện tích, nhận nó từ nguồn, và rò rỉ
điện tích qua điện trở. Được viết dưới dạng một biến trạng thái$x$, mỗi cái trong số
nó đều nói rằng
$$\text{(how fast } x \text{ changes)} \;=\; \text{(drive in)} \;-\; \text{(leakage out)}.$$
Một mô hình bậc nhất có dạng $\tau\, \dfrac{dx}{dt} + x = K\,u(t)$.
Ký hiệu Hy Lạp $\tau$ (tau) là hằng số thời gian, đo bằng
giây: nó cho biết khoảng thời gian để quá trình lưu trữ phản ứng. Ký hiệu $K$ là
tăng độ khuếch đại DC: giá trị cuối cùng của $x$ trên mỗi đơn vị đầu vào ổn định $u$. Với đầu vào
bước có độ lớn $U$, nghiệm là $x(t) = KU\,(1 - e^{-t/\tau})$, điều này
đạt được 63.2% giá trị cuối cùng tại một hằng số thời gian.
Đường thẳng hóa. Hệ thực tế không phải là đường thẳng. Con lắc
tuân theo $\ddot\theta = -(g/l)\sin\theta$, thứ không có tăng độ khuếch đại duy nhất. Giải pháp là
chọn một điểm hoạt động (trạng thái bạn làm việc gần đó) và thay thế
đường cong bằng độ dốc tại đó. Gần điểm nghỉ, $\sin\theta \approx \theta$, do đó
con lắc behaves như một lò xo với tần số tự nhiên$\omega_n = \sqrt{g/l}$. Đối với con lắc có chiều dài $l = 0.9$ m, hãy lấy $g = 9.81$
m/s² và thu được $\omega_n = \sqrt{9.81/0.9} = 3.30$ rad/s, xấp xỉ 0.53 Hz: một chiếc xích đu
vui chơi chậm rãi. Ý tưởng tương tự cũng áp dụng cho bình thoát nước ở $q = 2\sqrt{h}$
(đơn vị m³/h với $h$ tính bằng m): độ dốc $\dfrac{dq}{dh} = 1/\sqrt{h}$ bằng 0.5
gần $h = 4$ m, và 1/3 gần $h = 9$ m. Mô hình tuyến tính chỉ chính xác gần vùng hoạt động
của nó, và độ dốc cho biết mức độ chính xác đó.
Động cơ một chiều điều khiển phần cảm: hai định luật vật lý, một vòng phản hồi bên trong
Ví dụ minh họa 1: mạch RC. Lấy điện trở $R = 2$ kΩ và tụ $C = 100$ µF. Điện
trở dẫn dòng điện $\dfrac{v_{in} - v}{R}$ và tụ tích phân dòng này, nên có
tích hợp nó, vì vậy
Đây là mô hình bậc nhất với $\tau = RC = 2000 \times 100\times10^{-6} = 0.2$ s và $K = 1$. Thay đổi đầu vào từ 0 sang 5 V và tụ điện đạt đến
$5(1 - e^{-1}) = 3.16$ V, tức là 63.2%, sau 0.2 s. Kiểm tra cảm nhận: một đại lượng lớn hơn
$R$ hoặc $C$ thì mạch sẽ chậm hơn, và tích $RC$ có đơn vị là
giây, do đó mô hình hoàn toàn nhất quán.
Ví dụ minh họa 2: động cơ DC điều khiển bằng nam châm điện. Mô hình này chứa
lực ma sát $J = 0.01$ N·m·s, hằng số động cơ ² (tính bằng N·m/A, về mặt số
ma sát $B = 0.1$ N·m·s, hằng số động cơ $K = 0.5$ (đơn vị N·m/A, về mặt số học
giống hệt như V·s/rad), và điện trở nam châm điện $R = 1$ Ω. Độ tự cảm rất nhỏ,
nên ta bỏ qua nó. Hai định luật vật lý liên kết hai
phía:
Định luật mô-men: dòng điện tạo ra mô-men, $T = K\,i$, với $T$ đơn vị N·m và $i$ đơn vị A.
Định luật Newton cho rotor: $J\,\dot\omega = T - B\,\omega$, trong đó
$\omega$ là tốc độ trục quay tính bằng rad/s.
Sự liên kết diễn ra theo cả hai chiều. Nam châm điện quay cũng sinh ra điện áp phản$K\omega$, do đó định luật Kirchhoff về điện áp (KVL) cho ta $V = R\,i + K\omega$. Trong miền s, với điều kiện ban đầu bằng không, hai định luật trở thành
Mô hình có một cực tại $s = -35$ rad/s. Hằng thời gian là
$1/35 = 28.6$ ms: nhanh. Độ lợi DC là $50/35 = 1.43$ rad/s trên mỗi volt tốc độ cuối
mỗi volt. Kiểm tra lại tại DC: khi mọi thứ không đổi, các phương trình động cơ là
thuần túy đại số, và thực tế $\dfrac{K}{BR + K^{2}} = \dfrac{0.5}{0.35} = 1.43$.
Toàn bộ quá trình quá độ đến từ ba hằng số vật lý, và điện động lực phản
xuất hiện trong sơ đồ như một vòng phản hồi mà động cơ tự xây dựng. Hai
biến số ở đây, $i$ và $\omega$, chính là các biến trạng thái mà đơn vị
10.8 chuẩn hóa.
Những sai lầm thường gặp.
Bỏ qua số hạng điện động lực phản $K\omega$ khỏi KVL. Kết quả trông đơn giản hơn và
rất sai: $\dfrac{K}{(Js+B)R} = \dfrac{50}{s+10}$ dự đoán 5 rad/s mỗi
vôn thay vì 1.43 và hằng số thời gian là 100 ms thay vì 28.6 ms. Điều
phản EMF tích hợp phản hồi chính là yếu tố làm cho động cơ thực tế có tốc độ nhanh.
Sử dụng việc tuyến tính hóa xa điểm hoạt động. Độ dốc bể chứa là 0.5
tại $h = 4$ m và 0.33 tại $h = 9$ m; một độ dốc không thể phục vụ cả hai.
Trộn lẫn đơn vị: $J$ trong kg·m², $B$ trong N·m·s, $\omega$ trong rad/s. Kiểm tra xem
hằng số động cơ có cùng giá trị trong cả hai định luật hay không.
Tóm tắt. Lưu trữ, dòng chảy và tiêu tán tạo ra $\tau\dot x + x = Ku$. Chọn
điểm hoạt động, lấy độ dốc, và thế giới trở nên tuyến tính gần đó.
Mô hình động cơ $50/(s+35)$ sẽ là ví dụ mẫu của chúng ta từ đây trở đi.
10.2
Hàm truyền và sơ đồ khối
Tầm quan trọng. Một sơ đồ khối là cách các kỹ sư mô tả hệ thống: một
poster điều khiển hành trình của ô tô là một sơ đồ khối, không phải một trang phương trình.
Ý tưởng. Hàm truyền $G(s)$ là tỷ số giữa đầu ra
và đầu vào trong miền s, với điều kiện ban đầu bằng không. Khi các khối
được kết nối, phép toán thay thế cho đại số:
Nối tiếp (một khối sau khối khác): nhân, $G = G_1 G_2$.
song song (cả hai khối đều dẫn vào cùng một tổng): cộng, $G = G_1 + G_2$.
Công thức phản hồi xứng đáng có phần suy luận một dòng. Sai số là $e = r - H\,y$ và đầu ra là $y = G\,e$. Kết hợp chúng: $y = G(r - Hy)$, chuyển
hạng tử $GH\,y$ sang vế khác, và $y(1 + GH) = Gr$. Phương trình
$$1 + GH = 0$$
là phương trình đặc trưng. Nghiệm của nó là các cực vòng kín, vì vậy nó chứa đựng toàn bộ câu chuyện về ổn định. Giảm các vòng bên trong trước, và
giữ mẫu số hiển thị ở mọi bước.
Giảm vòng bên trong trước, nhân các khối nối tiếp, đóng vòng ngoài cuối cùng
Rút gọn vòng lặp bên trong trước, nhân các phần tử nối tiếp, đóng vòng lặp ngoài cùng cuối cùng
Ví dụ minh họa 1: một vòng lặp, đọc giống hệ thống bậc hai. Đặt
$G_1 = \dfrac{1}{s+1}$ và $G_2 = \dfrac{1}{s+2}$ mắc nối tiếp với độ lợi $K = 6$,
dưới phản hồi đơn vị ($H = 1$):
Bây giờ đọc các tham số bậc hai bằng cách đối chiếu với $s^{2} + 2\zeta\omega_n s + \omega_n^{2}$. Tại đây $\omega_n = \sqrt{8} = 2.83$ rad/s và
tỷ lệ tắt dần $\zeta = \dfrac{3}{2 \times 2.83} = 0.530$. Điều
nằm trong vùng thiết kế tiêu chuẩn $0.4 \le \zeta \le 0.7$, và đơn vị 10.3
chuyển nó thành độ vọt khoảng 14%.
Ví dụ minh họa 2: vòng lặp lồng nhau. Một vòng lặp bên trong $\dfrac{2}{s}$ với
độ lợi phản hồi 0.5 nằm nối tiếp với $\dfrac{1}{s+1}$, tất cả đều nằm trong
vòng lặp ngoài có hệ số phản hồi đơn vị. Bước 1, thu gọn vòng lặp bên trong:
Đọc kết quả: $\omega_n = \sqrt{3} = 1.73$ rad/s và $\zeta = \dfrac{2}{2\times 1.73} = 0.577$. Một sơ đồ phức tạp trở thành hai con số. Đối với những
sơ đồ thực sự phức tạp, quy tắc khuếch đại Mason thực hiện toàn bộ điều này trong một công thức: cộng tổng
khuếch đại đường đi trước, trừ các tích của các vòng lặp không chạm nhau. Hãy sử dụng nó
khi đại số khối thực sự trở nên rối rắm, không phải trước đó; trên các sơ đồ đơn giản thì
ba quy tắc trên nhanh hơn.
Những sai lầm thường gặp.
Đóng vòng lặp theo dạng $\dfrac{G}{1+G}$ khi $H \ne 1$. Đường truyền ngược mang
$GH$, chứ không phải $G$.
Mất dấu trừ tại tổng phản hồi. Sai số là $r - Hy$. Nếu bạn thay
bằng phép cộng, phương trình đặc trưng sẽ trở thành $1 - GH = 0$ và mọi
tuyên bố về ổn định sẽ bị đảo ngược.
Rút gọn vòng lặp bên ngoài trước. Nó vẫn hoạt động, nhưng đại số sẽ bùng nổ;
Trước hết là nội tại, sau đó mới đến kỷ luật.
Tóm tắt. Chuỗi nhân, song song cộng, phản hồi chia cho $1 + GH$,
và mẫu số của kết quả là phương trình đặc trưng. Nội tại
vòng lặp trước.
10.3
Đáp ứng miền thời gian
Tại sao nó quan trọng. Khi nhà sản xuất drone hứa hẹn “cân bằng trong vòng nửa
giây, vượt quá không quá 10%”, đó là các con số miền thời gian. Đơn vị
này chính là từ điển chuyển đổi vị trí cực thành những con số đó.
Ý tưởng. Mẫu hình bậc hai mang theo bộ từ vựng:
$$G(s) = \frac{\omega_n^{2}}{s^{2} + 2\zeta\omega_n s + \omega_n^{2}}.$$
Các cực của nó nằm ở $s = -\zeta\omega_n \pm j\,\omega_n\sqrt{1-\zeta^{2}}$. Đọc
hình ảnh: khoảng cách từ gốc tọa độ là $\omega_n$ (tốc độ), phần
ảo dao động, và phần thực $-\zeta\omega_n$ suy giảm. Tỉ lệ
giảm chấn là cosin của góc cực, vì vậy một tia xuất phát từ gốc tọa độ với góc
$\arccos\zeta$ là đường có tỉ lệ giảm chấn không đổi: một hình vẽ, một con số.
Một tỉ lệ giảm chấn, một hình dạng: cả họ tại $\omega_n = 4$ rad/s
Đáp ứng bậc là đầu ra khi tín hiệu vào bước từ 0 lên 1.
Với tín hiệu vào bậc đơn vị, các kết quả chuẩn là
Ở đây $M_p$ là vượt quá (đỉnh cao hơn giá trị cuối cùng, dưới dạng
phân số), $t_p$ là thời gian đỉnh, và $t_s$ là thời gian cân bằng
. Công thức vượt quá không phải phép màu: đáp ứng bậc là
và đỉnh đầu tiên xuất hiện khi đạo hàm bằng không, nằm tại
$\omega_d t_p = \pi$; thay lại vào hàm bao sẽ thu được $M_p$.
Sai số xác lập cần thêm một khái niệm. Đếm số bộ tích phân trong
vòng mở: số lượng đó chính là loại hệ thống. Hệ loại-1 (một
bộ tích phân) có sai số xác lập bằng không đối với tín hiệu bậc, và sai số vận tốc của nó
$K_v = \lim_{s\to0}\, sG(s)$. Đọc các hằng số từ vòng trước khi tính toán bất kỳ
$\dfrac{1}{K_v}$. Đọc các hằng số từ vòng lặp trước khi tính toán bất kỳ
đáp ứng quá độ nào.
Ví dụ minh họa 1: một cặp số, bốn thông số kỹ thuật. Lấy
$\omega_n = 4$ rad/s và $\zeta = 0.5$. Khi đó $\omega_d = 3.46$ rad/s và
$-2 \pm j3.46$, đúng như yêu cầu. Các thông số kỹ thuật:
$\sqrt{2^{2} + 3.46^{2}} = 4 = \omega_n$, như là điều kiện bắt buộc. Các thông số kỹ thuật:
bước là 10 s. Kiểm tra logic across domains: 90 nên tương ứng
đáp ứng là 0.41 s. Kiểm tra cảm giác qua các miền: $\zeta = 0.5$ nên xuất hiện
kèm theo biên độ pha gần 50 độ, và quy tắc làm việc của đơn vị 10.6 $\zeta \approx PM/100$ đóng vòng lặp đó lại.
2 trong phản hồi đơn vị. Vòng khép kín là
$G = \dfrac{K}{s(s+2)}$ trong phản hồi đơn vị. Vòng khép kín là
$\dfrac{K}{s^{2} + 2s + K}$, do đó khớp với mẫu chuẩn sẽ cho $2\zeta\omega_n = 2$ và $\omega_n = \sqrt{K}$, suy ra $\zeta = 1/\sqrt{K}$. Yêu cầu
$\zeta = 0.45$:
$M_p = e^{-\pi(0.45)/0.893} = 0.205$ s; thời gian settling 20.5 s. Bây giờ là các hằng số sai số, đọc từ
thời gian $t_p = \dfrac{\pi}{2.22 \times 0.893} = 1.58$ s; thời gian ổn định $t_s \approx \dfrac{4}{0.45\times2.22} = 4.0$ s. Bây giờ các hằng số sai số, đọc từ
vòng hở: $K_v = \dfrac{4.94}{2} = 2.47$, do đó một tín hiệu dốc đơn vị sẽ để lại sai số ổn định
sai số $\dfrac{1}{K_v} = 0.405$, trong khi sai số bước bằng không chính xác vì
động cơ có loại 1. Kiểm tra máy: bước phản hồi đóng mô phỏng hội tụ
về 1.000 và đỉnh đầu tiên của nó là 1.205.
Những sai lầm thường gặp.
Trộn $\omega_n$ với $\omega_d$. Thời gian đạt cực đại sử dụng tần số tắt dần;
khoảng cách từ gốc tọa độ sử dụng $\omega_n$.
Trích dẫn $t_s$ mà không kèm theo dải. Các ước lượng 2% và 5% khác nhau một hệ số
là $\tfrac{4}{3}$.
Áp dụng công thức bậc hai cho hệ thống có các điểm không hoặc cực bổ sung
mà không kiểm tra xem một cặp cực thực sự có chi phối hay không.
Tóm tắt. Đưa cực vào, lấy thông số ra: $M_p$, $t_p$, $t_s$, và các hằng số sai số.
Tia tắt dần trên mặt phẳng cực là đường biên độ quá độ không đổi.
10.4
Độ ổn định Routh
Tại sao nó quan trọng. Độ ổn định là thuộc tính duy nhất bạn phải có trước khi bất kỳ
thiết kế nào khác được xét đến. Một vòng lặp tự rung cho đến khi bão hòa không phải là điều chỉnh kém,
mà là bị hỏng hóc.
Ý tưởng. Phản hồi đóng chỉ ổn định khi mọi nghiệm của đa thức đặc trưng đều có phần thực âm. Bảng Routh
đếm số nghiệm đó mà không cần giải phương trình. Viết các hệ số thành hai
hàng, sau đó điền xuống dưới. Mỗi mục mới là phép nhân chéo và chia của
các hàng, sau đó điền xuống dưới. Mỗi mục mới là phép nhân chéo và chia của
hai hàng ngay phía trên, và số lần thay đổi dấu trong cột đầu tiên
bằng với số nghiệm nằm ở nửa mặt phẳng phải (RHP). Một cột đầu không có
lần thay đổi dấu nghĩa là không có nghiệm RHP: hệ thống ổn định.
Cột đầu tiên đọc là $1,\, 2,\, 1,\, -6,\, 5$: hai lần thay đổi dấu (từ $+1$ sang
$-6$, sau đó từ $-6$ sang $+5$), nên có hai nghiệm RHP. Kiểm chứng bằng các nghiệm chính xác, vốn
là $-1.29 \pm j0.86$ và $+0.29 \pm j1.42$: quả thực có hai nghiệm nằm ở nửa mặt phẳng
phải, và bảng Routh đã chỉ ra điều này mà không cần giải phương trình bậc tư.
Ví dụ minh họa 2: tìm dải lợi. Đối với $K$ nào thì $s^{3} + 5s^{2} + 6s + K$ ổn định? Xây dựng bảng:
Điều kiện ổn định yêu cầu $\dfrac{30-K}{5} > 0$ và $K > 0$, suy ra $0 < K < 30$. Tại
giá trị đúng bằng $K = 30$, hàng $s^{1}$ sẽ triệt tiêu. Điều này không phải lỗi: một hàng toàn số
không mang lại nghiệm đối xứng, được tìm từ phương trình phụ
xây dựng từ hàng ngay phía trên, là $5s^{2} + 30 = 0$, nên thu được $s = \pm j2.45$. Hệ thống
đang nằm trên biên giới: ổn định cận biên, là dao động duy trì
at 2.45 rad/s that neither grows nor dies. The next two units reach this same
Phép thử Routh vẽ ra vùng thiết kế ổn định trước khi giải bất kỳ nghiệm nào
Kiểm tra Routh vẽ ra không gian thiết kế ổn định trước khi giải bất kỳ nghiệm nào
Hình ảnh thiết kế. Đối với họ $s^{3} + as^{2} + 8s + K$, cùng một
tích chéo cho vào vị trí $s^{1}$ là $\dfrac{8a - K}{a}$, do đó sự ổn định là
chính xác $0 < K < 8a$: một đường biên thẳng trong mặt phẳng $(a, K)$. Chu trình
này của khóa học, $s(s+2)(s+4)$, có $a = 6$ và giới hạn $K = 48$: mọi
mô-đun sau đều hội tụ về cùng điểm đó.
Những sai lầm thường gặp.
Cho mảng nhận một đa thức không đầy đủ. Các hệ số phải bao
mọi thành phần công suất từ $s^n$ trở xuống; một thành phần bị thiếu sẽ có hệ số 0.
Chia một hàng cho số âm để đơn giản hóa. Tỉ lệ lại bằng số
dương là tự do; việc tỉ lệ lại bằng số âm sẽ đảo ngược chính những dấu bạn đang đếm.
Coi một số không đơn lẻ ở cột đầu tiên là thất bại. Thay thế nó bằng
một số nhỏ dương $\varepsilon$ và tiếp tục; một hàng toàn số không cần
phương trình phụ.
Gọi trường hợp $K = 30$ là “bền”. Các cực trên trục tung mang ý nghĩa biên, không phải
bền: dao động sẽ không bao giờ tắt dần.
Tóm tắt. Xây dựng mảng, đếm số lần đổi dấu ở cột đầu tiên, và số
cực nằm ở nửa mặt phẳng bên phải (RHP) được xác định ngay mà không cần tìm nghiệm. Dải tham số đọc trực tiếp từ một hàng.
10.5
Quỹ đạo cực
Tại sao quan trọng. Độ khuếch đại là núm vặn mà mọi bộ khuếch đại, mọi bộ điều khiển, mọi
phiên bản tinh chỉnh đều xoay. Quỹ đạo cực cho bạn biết các cực vòng kín đi đến đâu
khi bạn xoay nó, trước khi xây dựng bất kỳ thứ gì.
Ý tưởng.Quỹ đạo cực là tập hợp các điểm $s$ nơi mà
điều kiện góc thỏa mãn cho vòng lặp $L(s) = K\,\dfrac{\prod(s-z_i)}{\prod (s-p_i)}$:
Mỗi nhánh bắt đầu từ một cực vòng hở (tại $K = 0$) và kết thúc tại một zero hoặc tại
vô cùng. Tất cả các quy tắc vẽ tiêu chuẩn đều suy ra từ điều kiện duy nhất này:
Các đoạn trên trục thực: một đoạn chứa đường cong khi có số lẻ các
cực cộng zero nằm về phía bên phải của nó.
Góc tiếp tuyến$\dfrac{180°(2k+1)}{n-m}$, tâm tại
trọng tâm của các cực trừ đi các zero.
Điểm tách branch, nơi các nhánh rời khỏi trục thực, giải
$\dfrac{d}{ds}\Bigl[\dfrac{\prod(s-p_i)}{\prod(s-z_i)}\Bigr] = 0$, và chỉ có
nghiệm thuộc đường cong mới được tính.
Giao điểm với trục $j\omega$: thay $s = j\omega$ vào $1 + KL_0 = 0$ và
giải phần thực và phần ảo.
Ví dụ minh họa 1: vẽ sơ đồ đường cong. Lấy
$L = \dfrac{K}{s(s+2)(s+4)}$. Ba cực tại $0, -2, -4$ và không có zero, nên $n - m = 3$ và tiếp tuyến xuất phát từ trọng tâm $\dfrac{(0) + (-2) + (-4)}{3} = -2$ tại $\pm 60°$ và $180°$. Đường cong trên trục thực là đoạn
$[-2, 0]$ và nửa đường thẳng $(-\infty, -4]$. Điểm tách giải
cho ra $s = -0.845$ (thuộc đường cong: giữ lại) và $s = -3.155$ (nằm giữa $-4$
và $-2$, không thuộc đường cong: loại bỏ). Tại điểm tách, hệ số khuếch đại là $K = |s(s+2)(s+4)| = 0.845 \times 1.155 \times 3.155 = 3.08$. Giao điểm với trục $j\omega$:
với $s = j\omega$, phần thực cho $K = 6\omega^{2}$ và phần
ảo cho $\omega^{2} = 8$, do đó $\omega = 2.83$ rad/s và $K = 48$.
Cùng giá trị 48 mà biên Routh đã xác định.
Các cực rời nhau, gặp nhau tại −0.845, uốn cong theo tiếp tuyến, và vượt qua vào vùng bất ổn tại K = 48
Ví dụ đã giải 2: thiết kế theo đặc tính giảm chấn trên quỹ tích. Yêu cầu
$\zeta = 0.5$. Các cực phải nằm trên tia tạo góc $\arccos 0.5 = 60°$ từ
trục thực âm, tức là nằm ở $s = -\sigma + j\,\sqrt{3}\,\sigma$ với một giá trị
$\sigma > 0$ nào đó. Tìm kiếm dọc theo tia để xác định điểm thỏa mãn điều kiện góc.
Tại $\sigma = 0.667$, ba góc của các cực là $120° + 40.9° + 19.1° = 180°$ chính xác, do đó điểm thiết kế là
Kiểm tra hình học: $|s^{*}| = \sqrt{0.667^{2} + 1.155^{2}} = 1.334$ và
$\dfrac{0.667}{1.334} = 0.500$, đúng bằng mức giảm xóc yêu cầu. Kiểm tra
dự phòng ổn định: $K = 8.30$ nằm xa dưới giới hạn 48, nên mức giảm xóc, chứ không phải
ổn định, là lợi ích mà tia $\zeta$ mang lại. Cực thứ ba tại độ khuếch đại này nằm ở
$-4.67$, nằm xa bên trái cặp cực, đó là lý do cặp cực chi phối và
các dự đoán bậc hai vẫn chính xác.
Những sai lầm thường gặp.
Giữ lại gốc tách khỏi quỹ đạo. Phương trình bậc hai cho hai nghiệm; chỉ có
các điểm trên quỹ đạo trục thực mới có ý nghĩa vật lý.
Đọc mức giảm xóc như khoảng cách từ gốc tọa độ. $\zeta$ là cosin của
góc cực: các đường tròn biểu thị $\omega_n$ không đổi, các tia biểu thị $\zeta$ không đổi.
Giả sử giao điểm tiệm cận là điểm $j\omega$ cắt trục. Tính toán
điểm cắt từ $1 + KL_0 = 0$; đường tiệm cận chỉ là công cụ phác thảo.
Tóm tắt. Điều kiện góc vào, phác thảo: các đoạn, trọng tâm, tiệm cận,
tách ra, giao điểm. Thiết kế là việc di chuyển dọc theo quỹ đạo đến một tia giảm xóc và
đọc giá trị tăng độ lợi.
Tại sao điều này quan trọng. Trong công nghiệp, bạn hiếm khi biết chính xác vị trí cực; bạn
đo đáp ứng tần số. Các biên an toàn là dung sai kỹ thuật được quy định trong
ngôn ngữ đó: vòng lặp này gần với mất ổn định đến mức nào, tính bằng decibel và
góc độ?
Ý tưởng cốt lõi. Biểu đồ Bode vẽ độ lợi vòng hở $L(j\omega)$ dưới dạng độ lớn (tính bằng dB, theo tần số logarit) và pha (tính bằng độ). Mỗi cực đóng góp một độ dốc
dB, theo log tần số) và pha (tính bằng độ). Mỗi cực đóng góp một
$-20$ dB/decade độ dốc và tối đa $-90°$ độ pha; mỗi không đóng góp lượng
ngược lại. Hai số đọc từ biểu đồ mang thông tin ổn định:
Biên độ lợi GM: tại cắt pha (nơi
(nơi $|L| = 1$), bao nhiêu độ mà pha nằm cao hơn $-180°$.
Bậc lợi thế GM: tại vượt pha (nơi
$\angle L = -180°$), hệ số mà $|L|$ thấp hơn 1.
Quy tắc làm việc liên kết các miền là $\zeta \approx PM/100$: một
50° bậc pha hoạt động như $\zeta \approx 0.5$, sự vượt quá gần 16%. Tiêu
Nyquist tạo ra đếm ổn định chính xác. Vẽ
$L(j\omega)$ cho $\omega$ từ $-\infty$ đến $+\infty$, đếm vòng quay
quay quanh$N$ của điểm $-1$, và vòng khép kín có $Z = N + P$
cực nửa mặt phẳng phải, nơi $P$ đếm cực RHP vòng mở. (Một cực tại
nguồn gốc, ví dụ như hệ thống điều khiển đang xét của chúng ta, được đánh dấu lệch sang phải trên biểu đồ Nyquist
đường biên; cung vô cực của nó nằm xa $-1$ và không thay đổi gì ở đây.)
Đọc PM tại vượt lợi thế; pha chưa bao giờ đạt −180°, nên GM vô cùng
Ví dụ minh họa 1: các biên margins bằng phép tính số học. Lấy
$L = \dfrac{100}{s(s+10)}$. Vượt lợi thế giải $|L| = 1$, tức là
$\omega\sqrt{\omega^{2}+100} = 100$. Bình phương cho $\omega^{4} + 100\omega^{2} - 10^{4} = 0$, vì vậy
Pha ở đó là $-90° - \arctan(7.86/10) = -90° - 38.2° = -128.2°$, nên
bậc pha là $PM = 180° - 128.2° = 51.8°$. Bậc lợi thế là vô cùng:
pha chỉ tiến tới $-180°$ tiệm cận. Kiểm tra chéo trong thời gian
miền: vòng lặp khép kín là $\dfrac{100}{s^{2} + 10s + 100}$, đúng với
mẫu thử với $\omega_n = 10$ và $\zeta = 0.5$, độ vọt lên là 16.3%. Quy
tắc $\zeta \approx PM/100$ dự báo 0.52 so với giá trị chính xác là 0.5: một
tính khả thi, không phải là định lý.
Một dạng đường cong; độ lợi trượt nó qua −1. Tại K = 96, nó quấn hai lần quanh điểm
Ví dụ minh họa 2: nhà máy đang hoạt động, ba cách tiếp cận. Hãy
lấy $L = \dfrac{20}{s(s+2)(s+4)}$, thiết kế $\zeta = 0.5$ với độ lợi lớn hơn gấp đôi.
Giai đoạn đạt đến $-180°$ khi phần ảo của
$s(s+2)(s+4)$ bằng không, tại $\omega = \sqrt{8} = 2.83$ rad/s, và tại đó
Điểm cắt độ lợi giải $\omega\sqrt{\omega^{2}+4}\sqrt{\omega^{2}+16} = 20$, cho ra $\omega_{c} = 1.73$ rad/s. Giai đoạn tại đó là $-154.3°$, nên $PM = 25.7°$. Quy tắc dự báo $\zeta \approx 0.26$ và phản ứng dao động,
giải mô phỏng vòng khép kín chính xác cho thấy độ vọt lên 48%, là hành vi mà
biên độ được hứa hẹn. Bây giờ là kiểm tra Nyquist. Biên độ tại $-180°$
tần số là $K/48$, do đó tại $K = 20$ đường cong đi qua 0.42 về phía
bên phải của $-1$: không có bao quanh, ổn định. Tại $K = 48$ nó đi chính xác qua
$-1$: biên. Tại $K = 96$ nó quấn hai lần theo chiều kim đồng hồ quanh $-1$, nên $Z = N + P = 2 + 0 = 2$ cực vòng kín nằm ở nửa mặt phẳng bên phải (RHP). Routh áp dụng cho $s^{3} + 6s^{2} + 8s + K$
cho biết hệ không ổn định với $K > 48$, có hai nghiệm RHP tại $K = 96$. Ba phương pháp,
một đáp án.
Những sai lầm thường gặp.
Đọc biên từ phản hồi vòng kín. Các biên tồn tại trên loop
khuếch đại $L$, trước khi loop đóng.
Nhầm lẫn hai điểm cắt. PM thuộc về điểm cắt biên độ; GM thuộc về
điểm cắt pha.
Đếm số lần bao quanh gốc tọa độ. Tiêu chuẩn đếm các giao điểm của
điểm $-1$, và với quy ước dấu này, chiều kim đồng hồ là hướng dương.
hướng.
Quên mất $P$. Nếu bản thân đối tượng điều khiển có cực RHP, thì $Z = N + P$ cần tính đến
điều đó; chỉ riêng $N$ không phải là đáp án.
Tóm tắt. Bode cung cấp PM và GM trong miền thời gian; $\zeta \approx PM/100$ chuyển
chúng vào miền thời gian; Nyquist đếm chính xác số cực RHP, và cả ba phương
pháp đều phải thống nhất với Routh.
Tại sao nó quan trọng. Hầu hết các loop công nghiệp hoạt động dựa trên PID. Đây là bước đầu
bộ điều khiển bạn sẽ chỉnh, và bộ điều khiển bạn sẽ chỉnh thường xuyên nhất.
Ý tưởng.Bộ điều khiển PID tác động lên sai số $e = r - y$
ba cách đồng thời:
Hạng tử tỷ lệ phản ứng ngay lập tức. Hạng tử tích phân
nhớ lại: nó loại bỏ sai số xác lập bằng cách tăng bậc hệ thống. Hạng tử
** vi phân** dự đoán trước, thêm độ cản tỷ lệ với tốc độ thay đổi
của sai số. Trong dạng nối tiếp (lý tưởng), $u = K_{p}\bigl(e + \frac{1}{T_i}\int e\,dt + T_d\dot e\bigr)$, các hằng số chỉnh là
thời gian tích phân $T_i$ và thời gian vi phân $T_d$, cả hai đều tính bằng giây.
Cách chỉnh đầu tiên theo kinh điển là Ziegler-Nichols chỉnh theo biên độ cực hạn: tăng
biên độ tỷ lệ cho đến khi vòng lặp vừa dao động, ghi lại biên độ cực hạn
$K_u$ và chu kỳ dao động $T_u$, sau đó tra bảng. Bảng tham số quan trọng không kém gì
các thông số khuếch đại. Chỉ riêng P chưa bao giờ loại được sai số xác lập.
I làm trễ pha. D khuếch đại nhiễu đo lường, và nó phải tác động lên
đầu ra đo được thay vì tín hiệu đặt, nếu không mỗi lần thay đổi giá trị đặt
đều gây xung đột cho cơ cấu chấp hành.
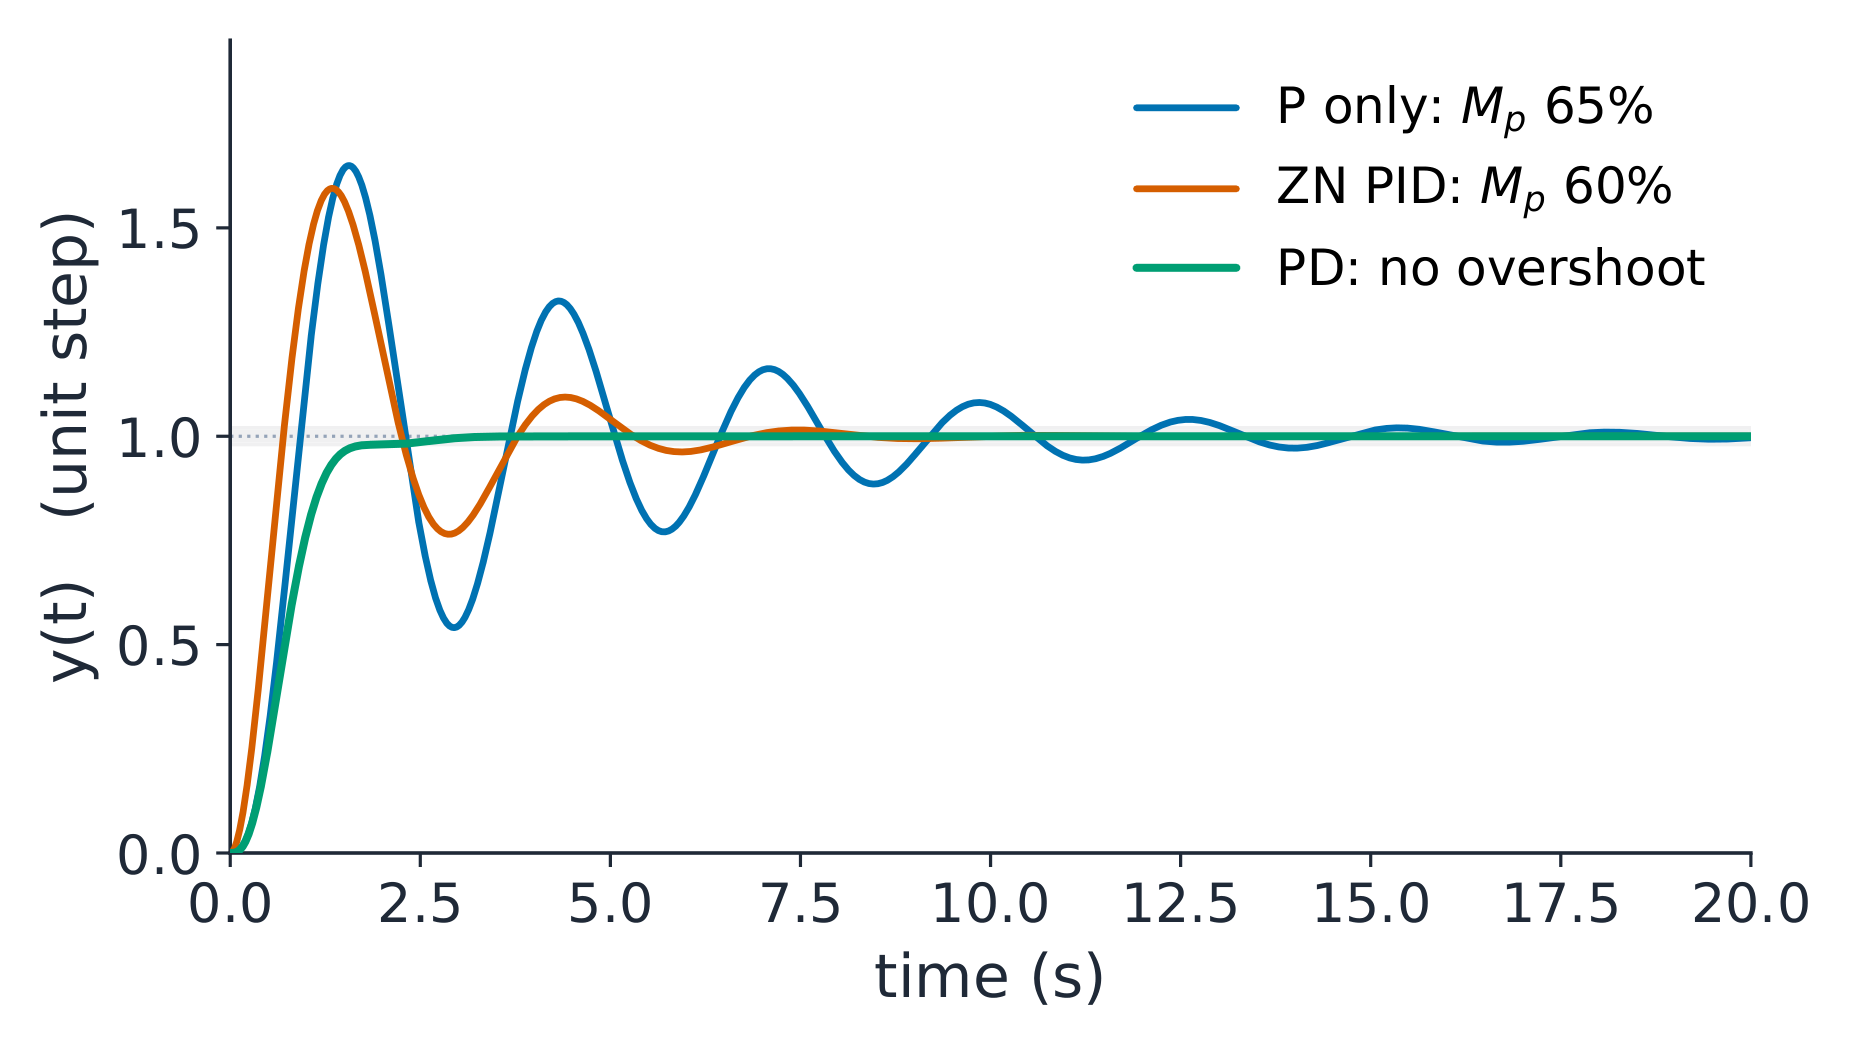
Một quy trình, ba phương pháp chỉnh; mọi đường cong đều mô phỏng từ phương trình vòng khép
Ví dụ giải chi tiết 1: Ziegler-Nichols áp dụng trên quy trình đang chạy. Vòng
$\dfrac{K}{s(s+2)(s+4)}$ dao động ở $K_u = 48$ với $\omega_u = \sqrt{8} = 2.83$ rad/s (giới hạn Routh và Nyquist), do đó chu kỳ là $T_u = \dfrac{2\pi}{2.83} = 2.22$ s. Hàng PID của bảng đưa ra
Bạn thu được thực tế gì? Với chỉ P ở $K_p = 28.8$, vòng khép
$s^{3}+6s^{2}+8s+28.8$ có các cực $-5.50$ và $-0.25 \pm j2.27$: 65%
vượt quá, ổn định quanh 15 s, và sai số dốc vĩnh viễn
$\dfrac{1}{K_v} = \dfrac{8}{K_p} = 0.278$. Bộ điều khiển PID Ziegler-Nichols loại bỏ sai số đó
hoàn toàn, vì bộ tích phân nâng loại hệ thống, và bước vượt quá đầu tiên
là 60%, suy giảm xuống khoảng một phần sáu sau mỗi chu kỳ: công thức hướng đến mức
suy giảm một phần tư, chứ không phải sự thoải mái. Bài học chân thực: bảng chỉ đưa
bạn vào vùng lân cận trong một thí nghiệm, và nó không hoàn thành nhiệm vụ.
Ví dụ minh họa 2: hoàn thiện bằng đạo hàm và thiết kế bộ dẫn. Giữ $K_p = 28.8$ và thêm đạo hàm. Đa thức đặc trưng của vòng PD là
$s^{3} + 6s^{2} + (8 + K_{p}T_d)s + K_{p}$: hạng tử D thực tế cộng vào
hệ số cản. Tăng $T_d$ từ giá trị Ziegler-Nichols cho đến khi
hiện tượng dao động dừng lại. Tại $T_d = 0.5$ s, đa thức là $s^{3}+6s^{2}+22.4s+28.8$
với các cực $-2$ và $-2 \pm j3.22$. Vị trí tác động của đạo hàm rất quan trọng: trên
phép đo (thực hành đúng như bên dưới), bước tham chiếu không gặp
nghiệm zero nào, và mô phỏng bước không có bước vượt quá nào cả, ổn định trong 2.1 s.
Trên sai số, nghiệm zero PD tại $-2$ triệt tiêu cực thực và cặp còn lại,
$\zeta = 2/3.79 = 0.53$, vẫn dao động ở mức khoảng 14%: cản theo cả hai cách,
nhưng chỉ dạng phép đo mới không gây xung đột. Sai số dốc vẫn giữ $0.278$:
đạo hàm mua lấy độ cản, chứ không phải độ chính xác. Để đạt được cả độ chính xác và tốc độ, bạn
kết hợp các số hạng và điều chỉnh lại, đây chính là bài tập trên tờ 10.7.
Khi đối tượng không có lợi ích cực đại rõ ràng, bù dẫn miền tần số
thực hiện cùng chức năng. Bộ bù dẫn$\dfrac{1+\tau s}{1+\alpha\tau s}$ với $0 < \alpha < 1$ đặt một cực dưới một
cực và mua pha tại một tần số. Độ nâng tối đa là
Đối với độ nâng +45°, $\alpha = \dfrac{1-\sin 45°}{1+\sin 45°} = 0.172$. Mạng
này cũng tăng khuếch đại tần số cao thêm $\dfrac{1}{\alpha} = 5.8$,
mà thiết kế sau đó phải hấp thụ, thường bằng cách giảm khuếch đại chính. Một mạng trễ
là cặp tương tự với $\alpha > 1$: nó mua khuếch đại tần số thấp cho
giảm sai số, với giá là độ trễ pha.
Chống bão hòa thuộc về mọi thực hiện thực tế. Khi
cơ cấu chấp hành bão hòa, bộ tích phân tiếp tục tích lũy sai số mà nó không thể tiêu thụ được,
và khi phục hồi, nó xả toàn bộ hành động đã lưu trữ thành một lần vượt quá lớn. Hai
biện pháp khắc phục tiêu chuẩn: chặn bộ tích phân trong khi đầu ra bão hòa, hoặc
tính ngược lại, đưa một hệ số nhân với phần dư bão hòa trở lại để giảm
tích phân. Nếu không có một trong hai biện pháp này, lần bão hòa thực đầu tiên sẽ ăn mất mọi
biên an toàn mà bạn đã thiết kế.
Những sai lầm thường gặp.
Áp dụng phương pháp biên lợi ích cuối cùng lên một đối tượng không bao giờ dao động. Một
đối tượng bậc nhất hoặc bị cản mạnh không có $K_u$; hãy sử dụng biến thể
đáp ứng bước thay vì bảng dữ liệu.
Lấy đạo hàm của sai số thay vì đo lường. Một bước thay đổi điểm đặt
có độ dốc vô hạn, và thành phần D sẽ kích hoạt cơ cấu chấp hành.
Nhầm lẫn các dạng điều chỉnh. Các hằng số dạng chuỗi $K_p, T_i, T_d$ không phải là
lợi ích song song: $K_i = K_p/T_i$ và $K_d = K_p T_d$.
Thiết kế mạng dẫn đầu và bỏ qua $\dfrac{1}{\alpha}$ của nó
sự tăng cường tần số cao, làm giảm đi chính biên độ an toàn mà bạn đã thiết lập.
Tóm tắt. P phản ứng, I ghi nhớ, D dự đoán; mỗi thành phần đóng góp một hành vi.
và định giá theo mức giá cố định. Sử dụng bảng cho bước cắt đầu tiên, biên độ lợi nhuận cho
tinh chỉnh, và cơ chế chống bão hòa để mô phỏng thực tế. Phòng thí nghiệm tương tác trên trang khóa học
cho phép bạn điều chỉnh đúng hai núm vặn này, là độ khuếch đại và độ cản, cùng lúc quan sát
độ vọt, thời gian đáp ứng và tính ổn định thay đổi.
Khám phá
Một núm vặn cho lợi ích, một núm vặn cho độ tắt dần
Di chuyển gain Kp và thời gian đạo hàm Td, quan sát cách overshoot, settling và độ ổn định thay đổi cùng nhau; gain đơn lẻ phá vỡ vòng lặp tại Kp = 48, và damping khắc phục lại.
10.8
Giới thiệu không gian trạng thái
Tại sao nó quan trọng. Hàm truyền mô tả một tín hiệu vào và một tín hiệu ra.
Các bộ điều khiển hiện đại, như robot cân bằng hay drone chạy bốn vòng lặp đồng thời,
hoạt động dựa trên không gian trạng thái, nơi nhiều biến nội bộ được mô hình hóa và
phản hồi về cùng nhau.
Ý tưởng.Không gian trạng thái biểu diễn hệ thống dưới dạng $n$ phương trình bậc nhất
thay vì một đa thức bậc $n$:
$$\dot{x} = Ax + Bu,
\qquad
y = Cx + Du,$$
trong đó $x$ là vectơ trạng thái, $u$ là đầu vào, $y$ là đầu ra đo được, và
$A$, $B$, $C$, $D$ là các ma trận hằng số. Trực giác: các trạng thái là $n$
ngăn kéo bộ nhớ. Ma trận $A$ cho biết mỗi ngăn kéo đẩy các ngăn khác như thế nào,
$B$ cho biết đầu vào đi vào đâu, và $C$ cho biết bạn đo được gì. Các
giá trị riêng của $A$ là các cực của hệ thống, bởi vì
$\det(sI - A) = 0$
là phương trình đặc trưng chính xác. Với đầu vào bằng không, nghiệm là
$x(t) = \Phi(t)\,x(0)$, trong đó ma trận chuyển tiếp$\Phi(t) = e^{At}$ là ma trận mũ, được tính như vô hạn
tổng $I + At + \dfrac{(At)^{2}}{2!} + \cdots$, hội tụ với mọi
ma trận vuông.
Quỹ đạo thẳng hàng theo vector riêng chậm: phần đuôi của mọi phản ứng đều là cực chậm
Ví dụ minh họa 1: đọc mô hình, kiểm chứng sự suy giảm. Lấy
$G(s) = \dfrac{8}{(s+2)(s+4)} = \dfrac{8}{s^{2}+6s+8}$. Ở dạng đối ngẫu,
Độ khuếch đại DC kiểm tra cấu trúc: $-CA^{-1}B = \tfrac{8}{8} = 1$,
khớp với độ khuếch đại hệ thống tại $s = 0$. Các giá trị riêng của $A$ là $-2$ và
$-4$, đúng là các cực. Bây giờ ma trận chuyển tiếp tại $t = 0.5$ s, được đánh giá
bởi chuỗi tổng:
Các giá trị riêng của nó là $e^{-1} = 0.368$ và $e^{-2} = 0.135$: mỗi cực trở thành
hệ số suy giảm riêng của nó trên mỗi nửa giây. Đó chính là mối quan hệ sâu sắc: ma trận
hàm mũ chính là cực, đã được thực hóa. Bắt đầu từ $x(0) = [1,\;0]^{T}$, trên
phần phẳng pha, mọi quỹ đạo thẳng hàng theo vector riêng chậm 0.5, do đó cực $[0.600,\; -0.930]^{T}$ sở hữu phần đuôi của
mặt phẳng pha, mọi quỹ đạo đều thẳng hàng theo vectơ riêng chậm $[1, -2]^{T}$, đó là lý do tại sao cực $\lambda = -2$ sở hữu phần đuôi của
phản ứng.
Ví dụ tính toán 2: đặt cực bằng đại số tuyến tính. Với điều khiển trạng thái đầy đủ
phản hồi $u = -K_{fb}\,x$ (ở đây $K_{fb}$ là một vector hàng gồm các hệ số khuếch đại, không phải
độ lợi vòng lặp), ma trận vòng khép là $A - BK_{fb}$ và bạn chọn đa thức
tính chất đặc trưng của nó trực tiếp. Yêu cầu cả hai cực nằm tại $-10$, tức là
$s^{2} + 20s + 100$. Với $B = [0,\;1]^{T}$ và $K_{fb} = [k_1,\; k_2]$,
có đa thức tính chất đặc trưng là $s^{2} + (6+k_2)s + (8+k_1)$. Đẳng thức
các hệ số: $k_1 = 92$ và $k_2 = 14$. Kiểm tra chỉ một dòng: các
các giá trị riêng của $A - BK_{fb}$ được tính chính xác thành $-10$ và $-10$. Điều mà
mô-đun root-locus đã thực hiện bằng cách tìm kiếm dọc theo tia, điều khiển trạng thái làm bằng cách giải
phương trình tuyến tính, và nó có thể đặt các cực mà không chuỗi bộ bù nào
có thể đạt tới, miễn là đầu vào thực sự có khả năng kích thích mọi hướng trạng thái. Tính
chất này là khả kiểm soát, được kiểm tra bằng hạng của ma trận
$[\,B\;\;AB\;\;\cdots\,]$, ở đây là 2, nên cả hai cực đều có thể được đặt.
Khi các trạng thái không được đo, bộ ước lượng sẽ ước tính chúng; đó là
cánh cửa dẫn đến khóa học tiếp theo.
Những sai lầm thường gặp.
Quên $C$. Các trạng thái không phải là đầu ra; hàm truyền là
$C(sI-A)^{-1}B + D$, và việc loại bỏ $C$ âm thầm thay đổi độ lợi DC.
Lấy từng phần tử của $e^{At}$. Ma trận lũy thừa được xác định bởi
chuỗi, và các thành phần ngoài đường chéo không phải là lũy thừa của các
thành phần.
Giả sử đặt cực luôn hoạt động. Nếu $[\,B\;\;AB\;\;\cdots\,]$ mất
hạng, một số hướng không thể truy cập được và không có $K_{fb}$ nào tồn tại; hãy kiểm tra
khả năng điều khiển trước tiên.
Quy ước trộn. Khóa học này sử dụng trạng thái cột và hàng $K_{fb}$; một
giáo trình với trạng thái hàng lật ngược mọi tích phân.
Tóm tắt.$A$ chứa đựng động lực học, các giá trị riêng của nó là các cực, $e^{At}$
là đáp ứng tự do, và $u = -K_{fb}x$ biến quá trình thiết kế thành đại số tuyến tính,
được đảm bảo bởi khả năng điều khiển.
Bài học tương tác về chủ đề này
Làm theo từng bước, kèm theo bài tập kiểm tra ngay lập tức.