Este é o sexto curso de Engenharia Elétrica Universitária: sinais e
sistemas. EE04 perguntou "o que ESTE circuito faz NESTA frequência";
este curso faz a pergunta mais profunda: o que um sistema faz com QUALQUER entrada —
respondida através das três transformadas (convolução, Fourier, z) nas quais o restante do
curso (comunicações, DSP, controle) se baseia.
Unidade 6.1 classifica sinais e sistemas.
Unidade 6.2 torna a convolução a resposta universal no domínio do tempo.
Unidades 6.3–6.4 movem-se para frequência: séries/frequência de Fourier e amostragem.
Unidade 6.5 reutiliza a maquinaria Laplace da EE02 como função do sistema.
Unidades 6.6–6.7 tornam-se discretas: equações de diferença e a transformada z.
A história em curso é um canal de áudio: um sinal de microfone, um filtro, uma
amostradora, um equalizador digital. Cada transformação abaixo move esse canal
adiante, e cada resposta é verificada da forma como um engenheiro de sinais verifica —
derivando cada par de transformada pelo menos uma vez, verificando toda a convolução
de duas formas (graficamente e pelo produto de Fourier quando disponível), e
testando todo resultado discreto por iteração direta.
6.1
Representações de sinal e propriedades do sistema
Por que importa. "É linear? É invariante no tempo?" são as primeiras duas
perguntas de toda análise neste curso — as respostas decidem qual de
toda a maquinaria está mesmo autorizada.
A ideia, com uma imagem. Um sinal é uma função do tempo:
tempo contínuo $x(t)$ ou tempo discreto $x[n]$. Um sistema mapeia sinais de entrada
em sinais de saída. Quatro propriedades compõem o curso, e cada uma é um
teste aplicado a UMA entrada cuidadosamente selecionada, não uma intuição:
Linearidade: $ax_{1} + bx_{2} \to ay_{1} + by_{2}$ — aplique a soma,
verifique a soma das saídas.
Invariância no tempo: desloque a entrada em $T$; a saída deve deslocar
exatamente $T$ e nada mais.
Causalidade: a saída no instante $t$ depende apenas de $x$ até $t$.
Estabilidade BIBO BIBO: toda entrada limitada gera uma saída
limitada; para sistemas LTI isso se reduz a
$\int |h(t)|\,dt < \infty$ — a resposta ao impulso deve ser absolutamente
integrável.
Cada propriedade é um experimento: selecione a entrada sonda, compare as duas saídas
A dedução. A invariância temporal falha sempre que o relógio do sistema
escala: para $y(t) = x(2t)$, deslocar a entrada em $T$ resulta em
$y_{shift}(t) = x(2t - T) = x(2(t - T/2))$ — a saída é a original
do sistema atrasada apenas em $T/2$. Comparar "deslocar depois sistema"
($x(t-T) \to y(t)$ no argumento $2t$, isto é, $x(2t - T)$) contra
"sistema depois deslocar" ($y(t - T) = x(2t - 2T)$) expõe a discrepância
sempre que existe — essa comparação É o teste.
Exemplo resolvido 1 — a armadilha de escalonamento temporal.$y(t) = x(2t)$ é
invariante no tempo? Com $x(t) = u(t)$: deslocar-então-sistema resulta em
$x(t-1) = u(t-1) \to u(2t-1) = u(t - \tfrac{1}{2})$; sistema-então-deslocar
resulta em $y(t-1) = u(2(t-1)) = u(t-1)$. Meio deslocamento versus deslocamento completo —
variável no tempo ✓. Etapa de reprodução rápida 2 no canal de áudio em execução
falha exatamente dessa forma.
Exemplo resolvido 2 — estabilidade pela integral. O eco ambiente do canal
modelo $h(t) = e^{-t}u(t)$: $\int_{0}^{\infty} e^{-t}\,dt = 1 < \infty$ ✓
$h(t) = u(t)$ — uma entrada rampo limitada gera uma
$\int_{0}^{\infty} 1\,dt = \infty$ — uma entrada degrau limitada produz uma
saída rampa ilimitada, portanto o integrador é instável BIBO embora seja
Erros comuns. Testar linearidade com uma única entrada (são necessárias duas, mais
escalonamento). Declarar invariância temporal a partir de um diagrama (realize o teste de deslocamento).
escalonamento). Declarar invariância temporal a partir de um diagrama (execute o teste de deslocamento).
$h(t) = e^{-t}u(t)$ (anti-causal, decrescente) é estável e NÃO causal —
$h(t) = -e^{t}u(-t)$ (anticausal, decrescente) é estável e NÃO causal —
Resumo. Linearidade + invariância temporal desbloqueiam a convolução; causalidade
Resumo. Linearidade + invariância temporal desbloqueiam a convolução; causalidade
ordens causam e efeito; estabilidade BIBO é $\int|h| < \infty$. Cada
propriedade é um experimento de uma única sonda.
Explorar
Does a delayed input give the same delayed output?
Compare the two routes in the worked x(2t) example. A one-second delay before time scaling produces an onset at 0.5 seconds; delaying the output gives an onset at 1 second. At 0.75 seconds the outputs differ, disproving time invariance. Compare gain, squaring and clock weighting to see why linearity and time invariance are independent properties. A matching probe alone never proves invariance.
6.2
Sistemas LTI e convolução
Por que importa. A convolução é a ÚNICA fórmula que gera a saída
de qualquer sistema linear invariante no tempo para QUALQUER entrada — sem transformada, sem
função de transferência, apenas a resposta ao impulso e uma integral.
A ideia, com uma imagem. Para um sistema linear invariante no tempo
a resposta ao impulso$h(t)$ determina tudo:
decomponha a entrada em impulsos atrasados e escalonados; cada impulso
$\delta(t-\tau)\,x(\tau)\,d\tau$ produz $h(t-\tau)$ escalonado; superposição
integra todos eles:
Convolução é deslizar–multiplicar–integrar: inverte-se $h$, desliza-se sobre
$x$, e cada valor de saída é a área da sobreposição.
Cada valor de y(t) é a área de sobreposição enquanto h desliza sobre x
A derivação. Peneiramento: $x(t) = \int x(\tau)\delta(t-\tau)\,d\tau$.
A linearidade coloca a integral fora; a invariância temporal transforma
$\delta(t-\tau) \to h(t-\tau)$; o resultado é a integral de convolução —
três propriedades, uma fórmula.
Exemplo resolvido 1 — a resposta ao degrau clássica. O filtro do canal
$x(t) = u(t)$ em $h(t) = e^{-t}u(t)$: para $t \ge 0$ a sobreposição é
$\tau \in [0, t]$, então
Verifique as extremidades: $y(0) = 0$ ✓ (nenhuma saída antes da chegada da entrada);
$y(\infty) = 1$ ✓ (ganho CC 1 — e de fato $H(0) = 1$). Em $t = 1.5$,
$y = 1 - e^{-1.5} = 0.777$ — a área sombreada da sobreposição na figura.
Exemplo resolvido 2 — evoluir para o pulso. Agora um retangular de 2-segundo
entrada de altura 1 (uma nota sustentada) no mesmo filtro. Dois pontos de verificação por
superposição: o degrau LIGADO em $t=0$ mais um degrau DESLIGADO em $t=2$, logo
$y(t) = (1 - e^{-t})u(t) - (1 - e^{-(t-2)})u(t-2)$. Em $t = 1$:
$1 - e^{-1} = 0.632$. Em $t = 3$: $(1 - e^{-3}) - (1 - e^{-1}) =
e^{-1} - e^{-3} = 0.318$ — a cauda de liberação. Verifique o pico em
$t = 2^-$: $1 - e^{-2} = 0.865$, e em $t = 2^+$ o segundo termo
Erros comuns. Esquecer a inversão (a convolução NÃO é
$-1$). Omitir os limites quando os sinais iniciam
Erros comuns. Esquecer a inversão (a convolução NÃO é
assumir $\int x(\tau)h(\tau)\,d\tau$ — a multiplicação ocorre no
em 0 (a janela de sobreposição, não $(-\infty,\infty)$, que faz o trabalho). E
Resumo.$x * h = x \cdot h$; inverter, deslizar, integrar; larguras somam
domínio FREQUENCIAL, nunca no tempo.
Resumo.$y = x * h$; inversão, translação, integração; larguras somam
($W_{1} + W_{2}$); comutativo; cascata convolve. Toda transformação posterior
sua propriedade de convolução-multiplicação é a razão pela qual filtros são projetados
Explorar
The sliding product area becomes the output
$y(t)=\int x(\tau)h(t-\tau)\,d\tau$
At t = 1.5 s, the unit step and flipped exponential overlap from τ = 0 to 1.5 s, giving output about 0.777. Switch to the worked 2-second pulse at t = 3 s and see that input has stopped while the output remains about 0.318. Change time and pulse width to connect the causal overlap, the peak at switch-off and the release tail.
Por que importa. O ruído do canal, seus harmônicos e seu equalizador
de bandas — todos residem na frequência. A transformada de Fourier é a ponte, e
sua propriedade de convolução para multiplicação é por que os filtros são projetados
there.
A ideia, com uma imagem. Sinais periódicos expandem-se em harmônicos
(série de EE02); a transformada de Fourier estende a ideia para
sinais aperiódicos:
a função sinc. Em $\omega = 0$ a transformada é igual à ÁREA $A\tau$
(e $\mathrm{sinc}(0) = 1$ a recupera ✓); o primeiro nulo está em
$\omega\tau/2 = \pi$, ou seja, $f = 1/\tau$ — a troca entre tempo e largura de banda
.
Exemplo resolvido 1 — o orçamento de pulso do canal. Um clique de 1 ms tem
($A = 1$, $\tau = 10^{-3}$ s): $X(f) = 10^{-3}\,\mathrm{sinc}(f \cdot 10^{-3})$,
primeiro nulo em $f = 1$ kHz. Um clique dez vezes mais curto (0.1 ms) empurra o
nulo para 10 kHz — quanto menor o evento, mais largo é o espectro, o que explica
por que um clique irrita todas as bandas do equalizador simultaneamente. Verifique a
área: o valor em $f = 0$ é $A\tau$ — $10^{-3}$ para o clique de 1 ms e
$10^{-4}$ para o de 0.1 ms ✓; o clique mais curto coloca menos em cada banda
mas espalha-o sobre dez vezes mais.
Exemplo resolvido 2 — escalone para o preço do filtro ideal. O canal
deseja um filtro passa-baixas de borda abrupta: ganho 1 a 4 kHz, 0 acima. Sua resposta
ao impulso é a transformada inversa do retângulo da banda passante:
$h(t) = \frac{\sin(\omega_{c}t)}{\pi t}$ com
$f_{c} = 4$ kHz — um sinc no DOMÍNIO TEMPORAL, estendendo-se infinitamente em ambas as
direções, logo o filtro ideal é não causal. Truncá-lo para
$|t| \le 5$ ms (uma janela de 10 ms) e as ondulações de ganho da faixa de passagem (Gibbs),
com ondulações separadas por cerca de $1/(10\ \text{ms}) = 100$ Hz, e a borda pode ser
não mais nítida do que cerca desse mesmo 100 Hz. O compromisso é honesto:
a inclinação na frequência paga-se com comprimento no domínio temporal, a mesma lei de
outro lado.
Erros comuns. Avaliar $\mathrm{sinc}$ em $\omega$ em vez de
$\omega\tau/2$ (argumento adimensional, sempre). Esquecer o $1/2\pi$
na inversa. E interpretar $|X(\omega)|$ como "o sinal" — a transformada
é completa apenas com sua fase.
Resumo. Pares de transformada pela integral; pulso ↔ sinc com nulo em
$1/\tau$; convolução ↔ multiplicação. Inclinação em um domínio é comprimento
no outro.
Explorar
Narrow in time, wide in frequency; delay lives in phase
$X(f)=\tau\,\mathrm{sinc}(f\tau)e^{-j2\pi ft_0}$
Compare the worked 1 ms pulse with a 0.1 ms pulse on the same displayed spectrum. Its first null moves from 1 kHz to 10 kHz while its area falls by ten. Shift the pulse centre and see the complex Fourier coefficient rotate without changing magnitude. Probe a null and a negative sinc lobe to see why magnitude alone does not describe the signal.
6.4
Amostragem
Por que importa. O canal torna-se digital num ponto: a amostragem.
Tudo abaixo — o equalizador, o armazenamento, a reconstrução —
herda o que o passo de amostragem fez, e nunca pode ser desfeito
depois.
A ideia, com uma imagem. A amostragem multiplica o sinal por um
trem de impulsos; em frequência, o espectro replica em múltiplos de
$f_{s}$. O critério de Nyquist: um sinal limitado a
$f_{max}$ é perfeitamente recuperável se $f_{s} > 2f_{max}$. Abaixo disso,
replicas se sobrepõem e o aliasing dobra altas frequências para dentro da
faixa como falsas baixas.
Amostrado a 6 kHz, um tom de 4 kHz é indistinguível de 2 kHz
A dedução. A saída de uma amostradora
$x_{s}(t) = x(t)\sum_{n}\delta(t - nT)$ tem, pela dualidade convolução-multiplicação (multiplicação no tempo = convolução em
dualidade de multiplicação (multiplicação no tempo = convolução na
frequência), o espectro $(1/T)\sum_{k} X(\omega - k\omega_{s})$ —
réplicas a cada múltiplo da frequência de amostragem. Se
$X$ ocupa $|\omega| < \omega_{s}/2$, as réplicas nunca se tocam; qualquer
uma baixa frequência real de uma alta dobrada.
baixa frequência genuína de uma alta dobrada.
Exemplo resolvido 1 — o alias de 4 kHz. Um cosseno de 4 kHz amostrado em 6 kHz:
$4 > 6/2 = 3$ kHz. Verifique amostra por amostra:
$|f - f_{s}| = 2$ kHz. Check sample by sample:
$\cos(2\pi \cdot \tfrac{4}{6} n) = \cos(2\pi \cdot \tfrac{2}{3} n)$ e
$\cos(2\pi \cdot \tfrac{2}{6} n) = \cos(2\pi \cdot \tfrac{1}{3} n)$;
as duas sequências concordam porque
$\cos(2\pi \cdot \tfrac{2}{3} n) = \cos(2\pi(\tfrac{2}{3} - 1)n) =
\cos(2\pi \cdot (-\tfrac{1}{3})n) = \cos(2\pi \cdot \tfrac{1}{3} n)$ ✓
(cosseno é par). Um tom de 4 kHz amostrado em 6 kHz É uma sequência de 2 kHz.
Exemplo resolvido 2 — escalonar para o orçamento anti-alias. O canal
o microfone transmite conteúdo até 20 kHz; a taxa de amostragem é 44.1 kHz
($f_{s}/2 = 22.05$ kHz). Um tom de interferência de 25 kHz seria aliasado para
$44.1 - 25 = 19.1$ kHz — dentro da faixa declarada de 20 kHz. O filtro anti-alias
deve cortá-lo antes da amostragem: na CD com amostragem de 44.1 kHz, a banda de guarda é
apenas 22.05 − 20 = 2.05 kHz de largura, razão pela qual a captura profissional
superaamostra em 96 ou 192 kHz (bandas de guarda de 28 e 76 kHz) e filtra
suaves. A correção ocorre sempre antes do amostrador, nunca depois — uma frequência dobrada
não carrega nenhuma marca indicando sua origem.
Erros comuns. Considerar $f_{s} = 2f_{max}$ como seguro (a desigualdade
é estrita; na igualdade, um seno em $f_{max}$ pode ser amostrado em seus cruzamentos por zero
e desaparecer). Filtrar após a amostragem (o
dobramento já está dentro da faixa). E assumir que o upsampling digital
recupera o que um filtro baixo de $f_{s}$ omitiu — a informação nunca foi gravada.
Resumo. A amostragem replica o espectro em $f_{s}$;
$f_{s} > 2f_{max}$ ou os aliases dobram; o filtro anti-aliasing vai antes do
amostrador; a banda de guarda entre $f_{max}$ e $f_{s}/2$ é o orçamento de projeto
do sistema.
Explorar
Different waves can pass through the same samples
$f_s>2f_{max},\quad f_a=|f-kf_s|\le f_s/2$
The worked 4 kHz cosine sampled at 6 kHz shares every sample with a 2 kHz cosine. Change phase to see why a negative-frequency fold must reverse cosine phase. At the Nyquist boundary, a sine can vanish at every sample. The audio example uses a 25 kHz tone at 44.1 kHz, which aliases to 19.1 kHz; raising the rate to 96 kHz avoids folding that chosen tone.
Por que importa. A etapa analógica do canal — capacitores de acoplamento,
controles de tom — é um sistema racional, e os polos de sua função
de transferência preveem anéis, velocidade e estabilidade de relance.
A ideia, com uma imagem. A transformada de Laplace de EE02 torna-se a
função do sistema$H(s) = Y(s)/X(s)$; para um sistema LTI,
$h(t) \leftrightarrow H(s)$ como par de transformação. Fatores racionais $H(s)$
em polos e zeros: cada polo contribui com um modo natural
$e^{pt}$; a região de convergência (ROC) decide qual; causalidade
e estabilidade exigem que todos os polos estejam no semiplano esquerdo aberto.
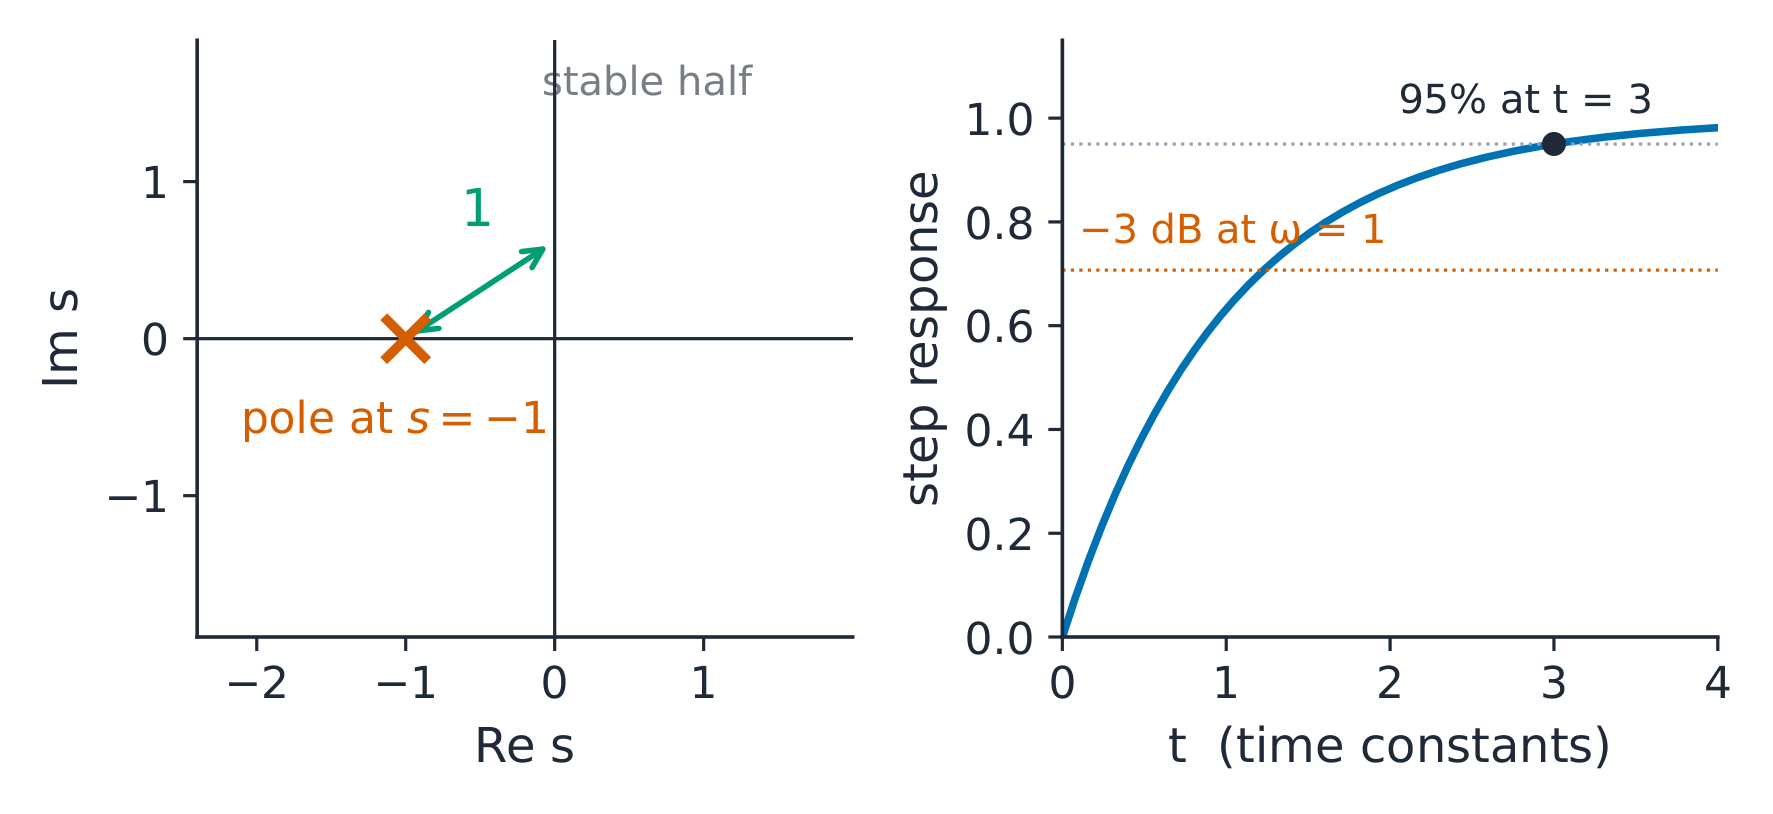
Um polo em −1: a taxa de decaimento no tempo, a frequência −3 dB na resposta — um número, três leituras
A dedução.$\mathcal{L}\{e^{-at}u(t)\} = 1/(s+a)$ para
$\mathrm{Re}(s) > -a$ (uma integração por partes). O degrau unitário
$1/s$. Portanto, para $H(s) = 1/(s+1)$ excitado por um degrau:
frações parciais realizando a convolução de Unit 6.2 com três linhas de
álgebra — e ambas as rotas levam à mesma curva ✓.
Exemplo resolvido 1 — leia o polo de três formas.$H(s) = 1/(s+1)$: o
polo em $s = -1$ É o $e^{-t}$ na resposta ao impulso (constante de tempo
1 s); a resposta ao degrau estabiliza em $1 - e^{-t}$ atingindo 95% em
$t = 3$ s; a resposta em frequência$H(j\omega)$ tem
$|H(j \cdot 1)| = 1/\sqrt{2} = 0.707$ — o ponto −3 dB situa-se exatamente em
a distância do polo à origem, e a fase lá é $-45°$.
Exemplo resolvido 2 — escalone para o controle de tom de dois polos. Um grave
boost com notch, $H(s) = \dfrac{s^{2} + 2s + 100}{(s+1)(s+10)}$: zeros em
$-1 \pm j9.95$ (próximo ao eixo imaginário próximo a $\pm 10$ rad/s, então eles
escavam uma notch ali: $|H(j10)| = 20/(10.05 \times 14.14) = 0.14$, cerca de
−17 dB), polos em $-1$ e $-10$ (ambos à esquerda — estável ✓). Ganho DC
$100/10 = 10$ (20 dB de realce nos graves ✓); ganho de alta frequência
$1$ (o $s^{2}$ do numerador iguala ao do denominador). Verifique a
mínima central: em $\omega = 0$, 20 dB; em $\omega \to \infty$, 0 dB; a
transição ocorre entre as frequências dos polos — toda a curva do equalizador
é legível a partir de cinco pontos marcados no plano s.
Erros comuns. Avaliar estabilidade apenas pelos polos sem considerar a ROC
(um polo em $-1$ com ROC estendendo-se para a esquerda é anticanônico e instável).
Esquecendo $H(s)$ só existe com seu ROC. E confiando em um polo-zero
escalonado incorretamente: o ponto −3 dB representa a DISTÂNCIA do polo até a
origem apenas para um fator de primeira ordem sem zeros próximos.
Resumo.$H(s) = Y/X$; frações parciais revertem transformadas em
exponenciais; polos definem os modos, a ROC a causalidade, o semiplano esquerdo
a estabilidade e $s = j\omega$ a resposta em frequência.
Explorar
Move the zeros; watch the tone-control curve change
Start with the worked tone control, whose zeros are at −1 ± j9.95 and whose fixed poles are at −1 and −10. Its gain near 10 rad/s is about 0.14, while its DC gain is 10. Move the zeros farther from the imaginary axis to soften the dip, or onto it for an exact null. The causal system stays stable because the poles and ROC stay fixed. The distance products connect the s-plane directly to the gain curve.
6.6
Sistemas de tempo discreto
Por que importa. Uma vez amostrado, o equalizador do canal torna-se uma equação
de diferenças executada por um processador — iterá-lo manualmente é como seu
comportamento é realmente compreendido.
A ideia, com uma imagem. O espelho discreto da convolução:
$y[n] = \sum_{k} x[k]\,h[n-k]$. Sistemas descritos por equações
diferenciais como $y[n] = 0.5\,y[n-1] + x[n]$ — um acumulador
com decaimento. O modo homogêneo é $a^{n}$ onde $a$ é a raiz da
equação característica; iterar um passo de cada vez é a solução direta.
solução.
Cada passo reduz pela metade a lacuna restante para o limite — uma aproximação geométrica que você pode verificar com os dedos
A dedução. Para $y[n] = a\,y[n-1] + x[n]$ com entrada em degrau e
condição inicial nula, as primeiras amostras são
$1,\ 1+a,\ 1+a+a^{2},\ \ldots$ — somas parciais de uma série geométrica, logo
e o limite $1/(1-a)$ é o ganho DC: o eco discreto do
condição contínua de $\int h < \infty$.
Exemplo resolvido 1 — itere e convirja.$y[n] = 0.5y[n-1] + x[n]$,
$y[-1] = 0$, degrau unitário: $y[0] = 1$, $y[1] = 1.5$, $y[2] = 1.75$,
$y[3] = 1.875$ — aproximando-se do ganho DC $1/(1-0.5) = 2$ ✓. A lacuna para
o limite diminui pela metade a cada passo (o resíduo é $0.5^{n+1}$), então após 10
passos a lacuna será $0.5^{11} \approx 0.05\%$ — uma única linha de aritmética
prevendo toda a tabela.
Exemplo resolvido 2 — escalone para uma raiz oscilatória. Defina
$a = -0.8$: $y[n] = -0.8\,y[n-1] + x[n]$ em um degrau resulta
$y[n] = \tfrac{1}{1.8}(1 - (-0.8)^{n+1})$ — a abordagem para
$0.556$ oscila: $y[0] = 1$, $y[1] = 0.2$, $y[2] = 0.84$,
$y[3] = 0.328$. Verifique $|a| = 0.8 < 1$ — ainda estável (a oscilação
decai), e o sinal inverte em cada amostra é a assinatura de uma
raiz negativa, o análogo discreto de um par de polos complexos oscilando na metade da taxa de amostragem
taxa ($z = -0.8$ mapeia para $s = (\ln 0.8 \pm j\pi)/T$).
Erros comuns. Iterar com $y[-1]$ incorreto (especifique a condição
inicial antes da primeira linha). Declarar estabilidade pelos primeiros poucos
amostras (apenas $|a| < 1$ decide). E ler o ganho DC de $n = 0$
sozinho — é $1/(1-a)$, o LIMITE, visível apenas quando as amostras se estabilizam.
Resumo. Equação em diferenças → iterar; somas parciais geométricas;
ganho DC $1/(1-a)$; raiz dentro do círculo unitário = estabilidade; raízes negativas ou
complexas = oscilação.
Explorar
Compute the next sample; test more than one input
$y[n]=a\,y[n-1]+x[n],\quad |a|<1\text{ for causal BIBO stability}$
Recover the worked step sequence 1, 1.5, 1.75, 1.875 from the stated zero initial state. Compare the alternating approach for a = −0.8. At a = −1, a step trace stays bounded, but an alternating input of the same bounded amplitude produces growing output. The strict root condition decides stability, rather than the appearance of one short trace.
6.7
A transformada z
Por que importa. O equalizador é entregue como coeficientes
$a_{k}, b_{k}$ de uma equação em diferenças; a transformada z é como esses
números são escolhidos, e o círculo unitário é onde sua resposta em frequência
é lida.
A ideia, com uma imagem. A transformada z z
$X(z) = \sum_{n} x[n]z^{-n}$ desempenha o papel da Laplace no tempo discreto. O
par fundamental: $a^{n}u[n] \leftrightarrow 1/(1 - az^{-1})$ com ROC
$|z| > |a|$. Para um sistema causal, polos DENTRO do círculo unitário significam estabilidade. A
transformada inversa é divisão longa ou frações parciais.
O círculo unitário é o eixo de frequência; o raio do polo representa o amortecimento — uma imagem une os dois domínios
A dedução.$\sum_{n=0}^{\infty} a^{n}z^{-n}$ é geométrica com
razão $az^{-1}$; ela converge para $1/(1 - az^{-1})$ exatamente quando
$|az^{-1}| < 1$, isto é, $|z| > |a|$ — a RCE é o exterior de um círculo
que passa pelo polo. A estabilidade exige que a RCE inclua o círculo unitário
(the frequency axis $z = e^{j\omega}$), which forces $|a| < 1$ — the
condição do círculo unitário em uma linha.
Exemplo resolvido 1 — o acumulador novamente, por transformada.$H(z) = 1/(1 - 0.5z^{-1})$, polo em $z = 0.5$ — dentro do círculo unitário,
estável ✓. Resposta ao degrau:
$Y(z) = H(z)\,\dfrac{z}{z-1} = \dfrac{z^{2}}{(z-0.5)(z-1)}$; parcial
parciais resultam em $y[n] = 2(1 - 0.5^{n+1})$. Verifique $n = 0$: $2(1 - 0.5) = 1$
✓ corresponde à iteração da Unidade 6.6, e $n \to \infty$ fornece
$2$ ✓ — o ganho DC novamente. Dois métodos, uma sequência.
Exemplo resolvido 2 — o dicionário plano-para-plano. O mapeamento
$s \to z = e^{sT}$ envia $s = j\omega$ para o círculo unitário
$e^{j\omega T}$ (frequência = ângulo) e uma taxa de decaimento contínuo
$\sigma$ a um raio $e^{\sigma T}$. O polo do acumulador em
$z = 0.5$ com $T = 1$ ms corresponde a
$\sigma = \ln(0.5)/0.001 = -693\ \text{s}^{-1}$ — uma constante de tempo de
$1/693 = 1.44$ ms. Verifique contra a iteração da Unidade 6.6: a lacuna se reduz pela metade
por AMOSTRA ($0.5 = e^{-0.693}$), e $0.693/T$ por segundo é o mesmo
$-693\ \text{s}^{-1}$ ✓. As duas transformações são um único assunto visto de
duas margens do mesmo rio.
Erros comuns. Citar $H(z)$ sem sua RCO (a mesma função racional
função pode descrever sistemas diferentes quando a ROC muda). Leitura de resposta em frequência
no eixo real (ela reside em $|z| = 1$). E confundir as convenções de $z$ e
$z^{-1}$ convenções — para a sequência causal $a^{n}u[n]$, a ROC é
$|z| > |a|$; uma sequência à esquerda tem uma ROC diferente.
Resumo.$a^{n} \leftrightarrow 1/(1-az^{-1})$, RCO exterior;
para um sistema causal, polos dentro do círculo unitário = estabilidade; $z = e^{sT}$ mapeia o decaimento para
raio e frequência para ângulo — e o ganho CC $1/(1-a)$ fecha o
loop com a iteração de duas unidades atrás.
Explorar
The ROC decides which sequence and which stability claim
$H(z)=\frac{1}{1-az^{-1}},\quad\text{stability requires the unit circle in the ROC}$
Start with the causal pole at 0.5 and a probe on the unit circle, where the geometric sum converges to 2. Keep the same rational expression but choose anti-causal support; the ROC moves inside the pole circle and the unit circle is excluded. A pole at 1.2 can instead give a stable anti-causal sequence. Probe the ROC boundary away from the pole to see why a finite algebraic value does not prove series convergence.
Aulas interativas sobre este tópico
Passe por ele passo a passo, com exercícios de verificação instantânea.