Este é o segundo curso de Engenharia Elétrica Universitária: métodos
matemáticos** — o kit de ferramentas sobre o qual o resto do curso se baseia. Circuitos DC de 1
exigiam apenas álgebra; a partir dos circuitos AC, cada método repousa em algo ensinado
aqui.
Unidades 2.1–2.3 renovam e ampliam a álgebra: cálculo para sinais, números
complexos, álgebra linear.
Unidades 2.4–2.6 são o kit de dinâmica: equações diferenciais, transformadas
de Laplace, séries de Fourier.
Unidades 2.7–2.8 lidam com aleatoriedade e campos: probabilidade para ruído, cálculo
vetorial para eletromagnetismo.
Cada unidade inicia com um relato, apresenta uma imagem antes da ideia formal, define termos
precisamente, deriva o que cursos futuros citam, trabalha dois exemplos crescentes cujos
números são verificados por máquina, nomeia erros clássicos e encerra com um
resumo de três linhas. O hábito é o mesmo usado em toda a graduação: verifique todas as
respostas simbolicamente num valor concreto — uma integral por soma, um sistema resolvido
por substituição, par de transformações calculando ambos os lados.
Um traço de osciloscópio sobe suavemente de 0 até 5 V e se estabiliza. A corrente em um
capacitor em cada instante depende de quão rápido o traço se move — inclinação — e a
carga entregue num intervalo é a área sob o traço de corrente. Sinais são
funções do tempo, e o cálculo os interpreta: a derivada$dv/dt$ é a
inclinação — taxa instantânea de variação; a integral$\int i\,dt$ é
área acumulada.
O mesmo sinal, lido duas vezes: inclinação no topo, área abaixo
Para os trabalhos futuros de EE, três fatos realizam a maior parte:
A derivada de $e^{at}$ é $a\cdot e^{at}$ — taxas exponenciais são suas próprias
inclinações.
A integral de um pulso retangular (altura $A$, largura $τ$) é área
$Aτ$.
Área de um triângulo é metade do retângulo envolvente — e
$\int_0^\infty A e^{-t/τ}\,dt = Aτ$ (a exponencial decai ao longo do seu tempo
constante, portanto a "largura efetiva" é $τ$).
Derivando a autoinclinação de $e^{at}$. A definição de limite:
$\frac{d}{dt}e^{at} = \lim_{h\to 0}\frac{e^{a(t+h)} - e^{at}}{h} = e^{at}\lim_{h\to
0}\frac{e^{ah} - 1}{h} = e^{at}\cdot a$ — os fatores exponenciais se extraem de sua própria
razão de diferença, que é exatamente o motivo pelo qual circuitos que variam como $e^{at}$ permanecem
dessa forma sob diferenciação.
Exemplo resolvido 1 (a rampa linear, verificada). Um capacitor carregando linearmente de
0 para 5 V em 2 s ($v = 2.5t$): com $C = 100\ \mu F$, $i = C\,dv/dt = 100\mu \times
2.5 = 250\ \mu A$ — constante, pois a inclinação da rampa é constante. A carga
entregue é $\int i\,dt = 250\mu \times 2 = 500\ \mu C$, que também é igual a
$C \times \Delta V = 100\mu \times 5$. Dois métodos, uma única resposta — esse é o
hábito de verificação.
Exemplo resolvido 2 (o pulso exponencial, amplificado). O pulso de um sensor decai conforme
$i(t) = 5 e^{-t/0.2}$ mA (pico de 5 mA, constante de tempo de $τ = 0.2$ s). A carga total
é a área sob a curva $\int_0^\infty 5e^{-t/0.2} dt = 5 \times 0.2 = 1.0$ mC — o
$t = 0$ mA/s. Verifique por soma aproximada: um
$\frac{di}{dt} = -\frac{5}{0.2} = -25$ mA/s. Verifique com soma aproximada: um
retângulo de altura 5 mA sobre a largura 0.2 s resulta exatamente na mesma 1.0 mC —
o que não é coincidência, mas o significado de $τ$.
Erros comuns. Diferenciar o valor de um ramp instead of its slope
(a constante 5 V não significa corrente constante — apenas a inclinação constante faz isso).
Esquecer que a integral é sinalizada: a área abaixo do eixo subtrai. Ao omitir
unidades dentro da integral ($\mu A \times s = \mu C$, sempre).
Resumo: derivada = inclinação, integral = área sinalizada; exponenciais são suas próprias
inclinações; a área de um pulso é altura × largura efetiva ($τ$ para uma exponencial decrescente)
— e toda resposta possui uma unidade.
2.2
Números complexos e álgebra fasorial
Uma tensão CA é 230 V e uma certa fase — um único número não pode abranger ambos, mas um ponto
em um plano pode. Um número complexo$z = a + jb$ (com $j^{2} = -1$) tem parte real,
parte imaginária, módulo$|z| = \sqrt{a^{2} + b^{2}}$ e
argumento$θ = \text{atan2}(b, a)$. As duas formas são intercambiáveis:
— A identidade de Euler, a ponte que a EE usa em tudo. Multiplicação soma
argumentos: $r_{1}e^{jθ_{1}} \cdot r_{2}e^{jθ_{2}} = r_{1}r_{2} e^{j(θ_{1}+θ_{2})}$
— uma rotação e uma escala, o que corresponde exatamente à mudança de fase e
amplitude de uma onda senoidal.
Divisão na forma polar: 6 ÷ 2 = 3 e 30° − 80° = −50°
Exemplo resolvido 1 (dividir dois fasores, verificado pela inversa). Divida
$6\angle 30^{\circ}$ por $2\angle 80^{\circ}$: na forma polar, a resposta é
$3\angle -50^{\circ}$ diretamente — módulos dividem, argumentos subtraem. Realizar o mesmo
na forma retangular significa racionalizar $(5.196 + j3)/(0.347 + j1.970)$ — possível,
mas a rota polar é por que a EE funciona em fasores. Um terceiro teste:
$3\angle -50^{\circ} \times 2\angle 80^{\circ} = 6\angle 30^{\circ}$ — a operação
inversa deve retornar ao ponto inicial.
Exemplo resolvido 2 (uma equação quadrática com raízes complexas, ampliado). Uma amortecida
a equação característica do sistema $s^{2} + 2s + 5 = 0$ tem raízes
$s = \frac{-2 \pm \sqrt{4 - 20}}{2} = -1 \pm j2$. Na forma polar, as raízes são o par conjugado
$2.236\angle \pm 116.6^{\circ}$ (módulo $\sqrt{1+4} = 2.236$). Verifique por substituição:
$(-1+j2)^{2} + 2(-1+j2) + 5 = (-3 - j4) + (-2 + j4) + 5 = 0$ exatamente. As raízes’
parte real $-1$ é a taxa de decaimento e a parte imaginária $2$ rad/s é a oscilação
frequentemente — um número complexo que carrega ambos os comportamentos, razão pela qual o resto
do grau as mantém unidas.
Erros comuns. Somar módulos em vez de somar números complexos (módulos não se somam;
não se somam; as partes retangulares sim). Usar graus dentro de fórmulas $e^{jθ}$ que assumem
radianos. Confundir a direção de rotação de $j$: multiplicar por $j$ rotaciona $+90°$,
por $-j$ rotaciona $-90°$.
e dividir; a identidade de Euler é a ponte; as raízes de quadráticas carregam decaimento na
parte real e frequência na parte imaginária.
Três correntes de malha em um circuito acoplado significam três equações com três incógnitas —
e a estrutura da solução não é "substituição engenhosa", mas uma matriz. Um
e a estrutura da solução não é "substituição inteligente", mas uma matriz. A
$Ax = b$ existe apenas quando o determinante é diferente de zero. Para o
$A^{-1}$ existe apenas quando o determinante é diferente de zero. Para o
caso 2×2:
$$A = \begin{pmatrix} a & b \\ c & d \end{pmatrix}, \quad
A^{-1} = \frac{1}{ad - bc}\begin{pmatrix} d & -b \\ -c & a \end{pmatrix}$$
O determinante $ad - bc = 0$ significa que as equações são singulares — sem solução
única, e em circuitos, um laço de fonte dependente ou um nó flutuante.
Uma base gera o espaço; uma matriz transforma entre bases
Derivando a inversa de 2×2. Multiplique $A$ pelo seu candidato: $\begin{pmatrix} a &
b \\ c & d \end{pmatrix} \frac{1}{ad-bc}\begin{pmatrix} d & -b \\ -c & a
\end{pmatrix} = \frac{1}{ad-bc}\begin{pmatrix} ad-bc & 0 \\ 0 & ad-bc
\end{pmatrix} = I$ — o padrão de troca e negação existe exatamente porque esses
termos cruzados se cancelam.
Exemplo resolvido 1 (eliminação e inversa concordam). Resolva $x + 2y = 8$,
$3x + y = 9$. Eliminação: subtraia 3×linha1 da linha2 → $-5y = -15$, logo $y = 3$,
$x = 2$. Verifique pela inversa: det $= 1\cdot1 - 2\cdot3 = -5$;
$A^{-1} = \frac{1}{-5}\begin{pmatrix} 1 & -2 \\ -3 & 1 \end{pmatrix}$;
$x = (1\cdot8 - 2\cdot9)/{-5} = 2$ ✓, $y = (-3\cdot8 + 1\cdot9)/{-5} = 3$ ✓. Ambos
caminhos concordam; cada um é verificação do outro.
Exemplo resolvido 2 (sistema de malhas, resolvido por máquina, escalonado). O circuito EE01
de duas malhas fecha-se como uma única equação matricial
$\begin{pmatrix} 6 & -4 \\ -4 & 10 \end{pmatrix}\begin{pmatrix} i_A \\ i_B
\end{pmatrix} = \begin{pmatrix} 12 \\ -3 \end{pmatrix}$. A eliminação (ou a
inversa; det $= 60 - 16 = 44$) resulta em $i_A = 2.455$ A, $i_B = 0.682$ A — verificado
pela substituição em ambas as equações originais com precisão de máquina. Os elementos
entradas fora da diagonal principal $-4$ são os resistores compartilhados: o acoplamento aparece como
termos fora da diagonal, e quanto maior o acoplamento, mais distante o determinante fica
do produto das diagonais. Agora o caso singular: $x + 2y = 8$,
$2x + 4y = 16$ tem determinante $1\cdot4 - 2\cdot2 = 0$ — a segunda equação é
apenas o dobro da primeira (uma linha inteira de soluções, não um único ponto).
Erros comuns. Misturar a ordem das linhas entre $A$ e $b$. Assumir que
um determinante não nulo garante uma solução fácil — ele garante unicidade, não
conveniência. Esquecer que sistemas singulares podem ter nenhuma solução (planos
paralelos) ou infinitas (planos dependentes): o determinante não pode indicar
qual delas.
Resumo: $Ax = b$ com det ≠ 0 tem exatamente uma solução; a eliminação a calcula,
o inverso a rederiva e a substituição a verifica; o acoplamento reside nas
entradas fora da diagonal; det = 0 significa que a geometria colapsou.
O interruptor fecha em $t = 0$ e a tensão do capacitor desliza para seu novo valor —
a onda 1's resposta RC foi uma instância de um padrão que esta unidade torna geral. As
equações do circuito são equações diferenciais ordinárias. Uma equação linear
de primeira ordem com coeficientes constantes,
$$\frac{dy}{dt} + ay = f(t),$$
tem solução = parte homogênea$Ce^{-at}$ + parte particular forçada
por $f$. O termo homogêneo carrega a condição inicial.
Uma equação, uma família de curvas; a condição inicial seleciona uma
Por que a solução tem essa forma. Para $\frac{dy}{dt} = -a(y - y_\infty)$,
reescreva como $\frac{dy}{y - y_\infty} = -a\,dt$: cada lado agora é integrável, resultando em
$\ln(y - y_\infty) = -at + C$, ou seja, $y - y_\infty = \tilde C e^{-at}$. A lacuna para
o valor final decai exponencialmente — todo sistema de primeira ordem desce sua
própria curva percentual.
Exemplo resolvido 1 (RC com degrau, verificado no ponto final).$dy/dt + 2y = 10$,
$y(0) = 1$. Homogêneo: $Ce^{-2t}$. Particular (entrada constante → saída
constante): $y_{p} = 10/2 = 5$. Logo $y = 5 + Ce^{-2t}$; $y(0) = 5 + C = 1$ fornece
$C = -4$: $y = 5 - 4e^{-2t}$. Verificações: em $t = 0$, $y = 1$ ✓; quando $t \to \infty$,
$y \to 5$ e $dy/dt \to 0$, então a equação fica $0 + 2(5) = 10$ ✓. Esta é a
equação RC de unidade 1.7 na forma geral — o método, não o circuito, é o que
este curso ensina.
Exemplo resolvido 2 (entrada decaente, verificada por máquina, escalonada). Resolva
$\frac{dy}{dt} + 3y = 6e^{-t}$, $y(0) = 2$. Tente um particular $y_p = ke^{-t}$:
$-ke^{-t} + 3ke^{-t} = 2ke^{-t} = 6e^{-t}$ resulta em $k = 3$. Assim $y = 3e^{-t} +
Ce^{-3t}$; $y(0) = 3 + C = 2$ gives $C = -1$: $y = 3e^{-t} - e^{-3t}$. Verifique em
$t = 0.5$: $y = 3(0.6065) - 0.2231 = 1.596$. Substituindo no lado esquerdo:
$dy/dt + 3y = -1.150 + 3(1.596) = 3.639$, e o lado direito é
$6e^{-0.5} = 3.639$ — igual à precisão da máquina. A resposta segue duas
exponenciais, a $(-1)$ da entrada e a $(-3)$ do sistema.
Erros comuns. Resolver a equação homogênea e esquecer completamente a
parte particular. Deixar a condição inicial escolher $k$ em
solução particular (apenas a constante homogênea é livre). Verificando apenas
$t = 0$: também verifique o limite de grande-$t$, onde a equação deve se equilibrar com
$dy/dt \approx 0$.
Resumo: homogênea + particular; a condição inicial seleciona da família;
separação de variáveis explica a forma exponencial; verificações nas extremidades em ambos
os lados são livres.
Resolver EDOs manualmente funciona para uma equação; um circuito com três elementos de armazenamento
precisa de três. A transformada de Laplace converte derivação
em multiplicação por $s$, convertendo sistemas inteiros em álgebra:
Derivando o par-chave.$\int_0^\infty e^{at}e^{-st}dt = \int_0^\infty
e^{-(s-a)t}dt = \frac{1}{s-a}$ (for $\text{Re}\,s > a$) — o exponencial consome seu
próprio decaimento, deixando um polo simples. Esse único cálculo gera a maior parte da
tabela.
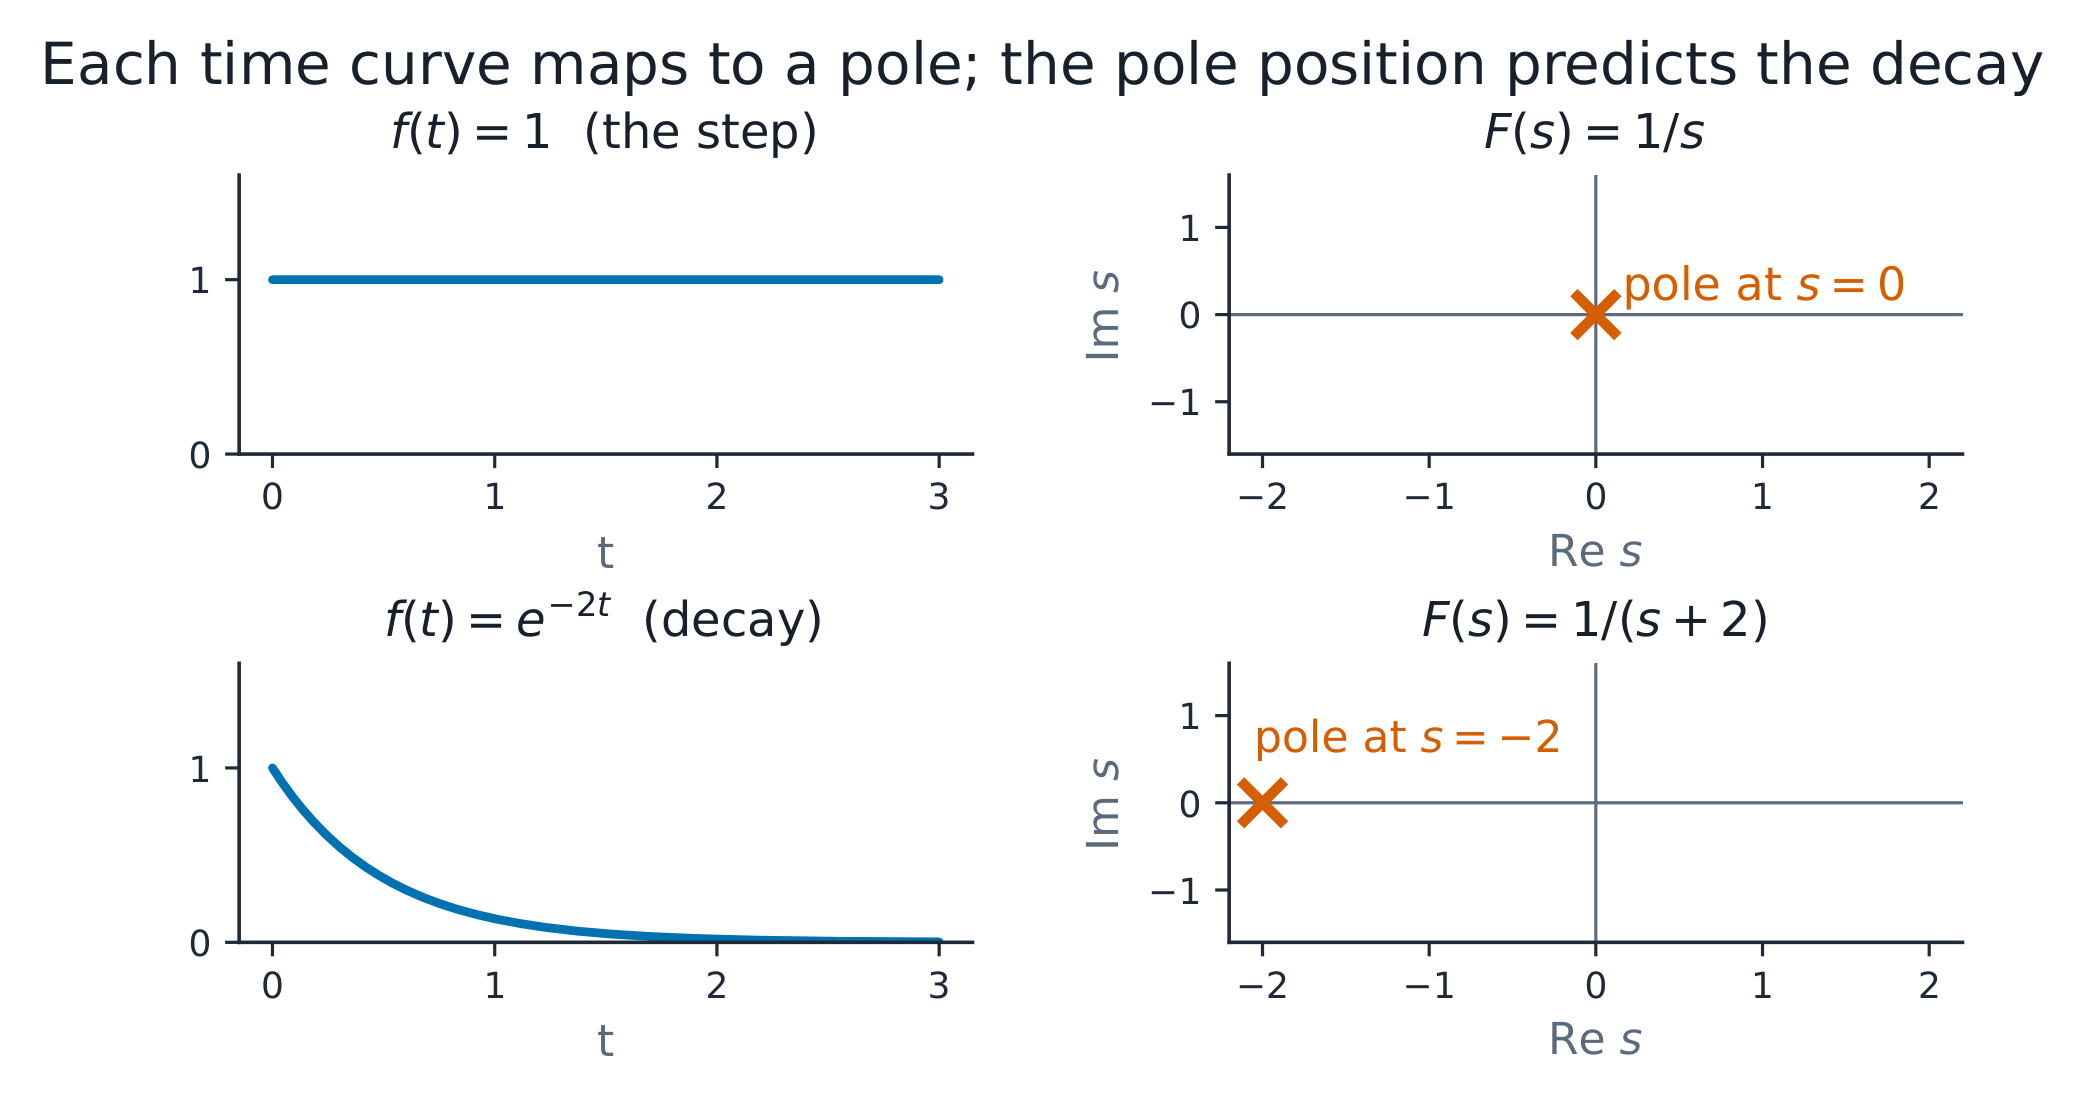
Cada curva temporal mapeia para um polo; posição do polo prevê o decaimento
Três regras operacionais: $\mathcal{L}\{dy/dt\} = sY - y(0)$ (a condição inicial
entra algebricamente); $\mathcal{L}\{1\} = 1/s$; e frações parciais
dividem uma racional $F(s)$ em peças inversíveis.
Exemplo resolvido 1 (a EDO unitária-2.4, por transformada). Resolver $dy/dt + 2y = 10$,
$y(0) = 1$. Transformada: $sY - 1 + 2Y = 10/s$, então $Y = (10/s + 1)/(s + 2) =
10/[s(s+2)] + 1/(s+2)$. Partial fractions: $10/[s(s+2)] = 5/s - 5/(s+2)$. Então
$Y = 5/s - 4/(s+2)$, e invertendo termo a termo: $y = 5 - 4e^{-2t}$ — idêntico
à rota clássica, com a condição inicial tratada por contabilidade em vez
de álgebra no final. Os polos de $Y$ (aqui $s = 0, -2$) preveem o
comportamento: uma constante e um exponencial decrescente.
Exemplo resolvido 2 (segunda ordem, verificado por máquina, escalonado).$\frac{d^2y}
{dt^2} + 3\frac{dy}{dt} + 2y = 0$, $y(0) = 1$, $y'(0) = 0$. Transformação:
$(s^{2} + 3s + 2)Y = s + 3$ (regra da derivada aplicada duas vezes), então $Y =
\frac{s+3}{(s+1)(s+2)} = \frac{2}{s+1} - \frac{1}{s+2}$. Invert: $y = 2e^{-t} -
e^{-2t}$. Checks: $y(0) = 2 - 1 = 1$ ✓; $y'(0) = -2 + 2 = 0$ ✓; $y(1) = 0.736 -
0.135 = 0.600$ (machine-verified). The two poles $-1, -2$são os dois decaimentos,
com o polo mais lento $-1$ dominando a cauda — a observação que cursos
posteriores transformam em aproximações de polo dominante.
Erros comuns. Esquecer o $-y(0)$ na regra da derivada (e seus
primos de segunda ordem $-y'(0) - s\,y(0)$). Inverter um $Y$ cujas frações não estão
totalmente separadas: $\frac{s+3}{(s+1)(s+2)}$ deve se tornar duas peças simples antes de qualquer
busca em tabela. Ler um zero no numerador como um polo (um zero bloqueia; um polo
decai).
Resumo: diferenciação → multiplicação por $s$, incluindo iniciais; frações
parciais separam $Y$; polos preveem o comportamento no tempo; a transformada e
Uma forma de onda distorcida aquece um resistor exatamente como alguma combinação de senoides puras faria — e qual combinação não é um palpite, mas um cálculo. Qualquer
Uma forma de onda distorcida aquece um resistor exatamente como alguma combinação de puros
senoides faria — e qual combinação não é um palpite, mas um cálculo. Qualquer
sinal periódico é a soma de senoides. Para o período $T$, fundamental$ω_{0} = 2π/T$, a série de Fourier é
com cada $a_{n}$, $b_{n}$ uma média de $f$ contra a senoide correspondente
(ortogonalidade: senoides distintas têm média nula entre si —
portanto, cada coeficiente pode ser extraído independentemente, como um banco de
filtros sintonizados).
Harmônicos ímpares 4/(nπ) constroem a onda quadrada; o overshoot de Gibbs nunca desaparece
Exemplo resolvido 1 (onda quadrada, verificada no ponto mágico). Uma onda
quadrada, ±1, período $T$, simetria ímpar: todos $a_{n} = 0$, e $b_{n} = 4/(nπ)$ para ímpares
$n$ — a série $\frac{4}{\pi}(\sin\omega_0 t + \frac{1}{3}\sin 3\omega_0 t +
\frac{1}{5}\sin 5\omega_0 t + \dots)$. The check that convinces: at $t = T/4$ a
soma deve resultar em 1, e $\frac{4}{\pi}(1 - \frac{1}{3} + \frac{1}{5} - \dots)$ corresponde à
série de Gregory para $π/4$ escalonada — converge para 1, exatamente como a onda quadrada
exige. A amplitude de cada ** harmônico ** decresce conforme $1/n$: bordas mais nítidas exigem mais
harmônicos, que constitui toda a filtragem.
Exemplo resolvido 2 (potência nos harmônicos, verificado por máquina, escalonado). Uma onda quadrada de ±1 V
através de 1 Ω fornece potência média 1 W (a média de uma constante
magnitude constante). O teorema de Parseval diz que as potências dos harmônicos devem somar o mesmo 1 W:
$\sum_{n\ \text{odd}} \frac{1}{2}\big(\frac{4}{n\pi}\big)^{2} = \frac{8}{\pi^{2}}
\big(1 + \frac{1}{9} + \frac{1}{25} + \dots\big)$. Somando os primeiros 20 harmônicos
ímpares resulta em 0.990 W; a série completa converge para 1 W exatamente (a soma dos
inversos dos quadrados ímpares é $π^{2}/8$, tornando o total
$\frac{8}{\pi^{2}}\cdot\frac{\pi^{2}}{8} = 1$). A interpretação prática:
O fundamental sozinho carrega $\frac{8}{\pi^{2}} \approx 81\%$ da potência — uma
filtro passa-baixas que retém apenas o primeiro harmônico ainda entrega a maior parte da
energia, e o harmônico de terceira ordem com amplitude 1/3 adiciona apenas 9%.
Erros comuns. Usar $1/T$ (hertz) em vez de $ω_0 = 2π/T$ (rad/s) como a frequência
fundamental. Esquecer o $\frac{1}{2}$ na potência de cada harmônico (o quadrático médio de um
senoide é metade do seu quadrado máximo). Assumir simetria par em tudo: desloque
a origem e os coeficientes mudam — o espectro pertence à função conforme
posicionada.
Resumo: sinais periódicos decomponem-se em harmônicos; ortogonalidade seleciona cada
coeficiente independentemente; as amplitudes declinam conforme $1/n$ nas bordas; Parseval verifica
a potência; o overshoot de Gibbs nunca desaparece.
probability distribution/ˌprɒbəˈbɪlɪti ˌdɪstrɪˈbjuːʃn/
Distribuição de probabilidade
expectation/ekspɪkˈteɪʃn/
Esperança
variance/ˈveərɪəns/
variância
standard deviation/ˈstændəd ˌdiːvɪˈeɪʃn/
Desvio padrão
2.7
Probabilidade e variáveis aleatórias
Toda medição é ruidosa; o próprio ruído é um sinal imprevisível — mas
suas estatísticas são estáveis, e essa estabilidade é o que os instrumentos exploram. Uma
variável aleatória possui uma distribuição de probabilidade; a
Gaussiana (normal) $N(\mu, \sigma^{2})$ modela o ruído térmico:
Mesma área, dispersão diferente: σ define a largura
Esperança$E[X]$ é a média de longo prazo; variância$Var(X) = E[X^{2}] - \mu^{2}$ é a dispersão, e $\sigma$ — o desvio
padrão** — é a amplitude do ruído exibida por um osciloscópio. Duas regras regem
a maior parte do trabalho: variâncias independentes somam ($\sigma_{total} = \sqrt{\sigma_1^2 +
\sigma_2^2}$), and the average of $n$ amostras independentes têm desvio padrão
$\sigma/\sqrt{n}$.
Exemplo resolvido 1 (a regra 2σ e média). Para $X \sim N(0, \sigma^{2})$
com $\sigma = 2$ mV: $E[X] = 0$, $Var = 4$ (mV)², $\sigma = 2$ mV. A chance de
ultrapassar $\pm 2\sigma$ é 4.55% (a faixa bidirecional de 95% é $\pm 1.96\sigma
\approx \pm 3.9$ mV). Averaging 16 independent samples yields $2/\sqrt{16} =
0.5$ mV de ruído — toda a justificativa da média do instrumento.
Exemplo resolvido 2 (duas fontes de ruído, contagem em dB, escalonado). Um amplificador
estágio adiciona 2 mV de ruído a um sinal que já carrega 3 mV do estágio anterior
O ruído combinado não é $3 + 2 = 5$ mV, mas
$\sqrt{3^{2} + 2^{2}} = \sqrt{13} = 3.61$ mV — as variâncias somam, não os desvios, então
a fonte menor contribui proporcionalmente menos que seu valor nominal.
Melhoria de relação sinal-ruído ao fazer a média desses mesmos 16 valores:
$20\log_{10}(4) = 12.0$ dB. A leitura do projeto: dezesseis leituras compram 12 dB, e cada aumento adicional de 6 dB custa
quatro vezes mais leituras (e quatro vezes o tempo de medição); corrigir a
fonte de ruído dominante na origem não custa tempo de medição — reduzir a metade o 3 mV para
1.5 mV resultaria em $\sqrt{1.5^{2} + 2^{2}} = 2.5$ mV, uma melhoria de 3.2 dB em todas as
leitura única.
Erros comuns. Somar desvios padrão em vez de variâncias. Confundir
$\sigma$ e $\sigma^{2}$ em tabelas e fórmulas (o osciloscópio mostra σ; as fórmulas
geralmente usam σ²). Esquecer que a melhoria de $\sigma/\sqrt{n}$ assume
independência — ruído correlacionado (zumbido da rede) não se cancela por média.
Resumo: o Gaussiano é o modelo de ruído; σ é o ruído do osciloscópio; independente
variâncias somam, a média divide σ por √n; ataque a fonte dominante, depois
faça a média.
2.8
Cálculo vetorial para campos
Uma sonda de tensão reporta um número em cada ponto do espaço — uma paisagem inteira de
valores, e as equações de Maxwell do EE07 são afirmações sobre a geometria dessa paisagem.
Campos são funções com valores vetoriais da posição. Três operadores atuando em um
campo $\mathbf{F}$:
Gradiente$\nabla V$: aponta na direção da maior inclinação de um escalar; o
campo elétrico é $E = -\nabla V$.
Divergência$\nabla \cdot \mathbf{F}$: o fluxo líquido por unidade de volume —
densidade de carga para campos elétricos.
Rotacional$\nabla \times \mathbf{F}$: a circulação por unidade de área — zero
para eletrostática, mecanismo de indução onde não é.
Leia a história de um campo de relance: fluxo externo indica divergência, vórtice indica rotacional
Exemplo resolvido 1 (o gradiente prediz a queda, verificado numericamente).$V(x, y) = 3x^{2}y$ volts. $\nabla V = (6xy, 3x^{2})$; no ponto $(1, 2)$:
$\nabla V = (12, 3)$, logo $E = -(12, 3)$ V/m. A verificação: mova-se um pequeno passo
$\delta = (0.01, 0)$ de $(1, 2)$ — $V$ muda em $\approx 6xy\cdot\delta x =
12 \times 0.01 = 0.12$ V, and $-E\cdot\delta = 12 \times 0.01 = 0.12$ V: the
campo vezes o passo prevê a queda de potencial, que é o significado de gradiente.
Exemplo resolvido 2 (divergência e rotação à mão, escalonado). Para
$\mathbf{F} = (x^{2},\ xy,\ 3x^{2}z)$: $\nabla\cdot\mathbf{F} = 2x + x + 3x^{2}$,
que em $(1,1,1)$ vale $2 + 1 + 3 = 6$ — uma fonte líquida. Para o campo rotacional
$\mathbf{G} = (-y,\ x,\ 0)$: a componente $z$ da rotação é
$\frac{\partial G_y}{\partial x} - \frac{\partial G_x}{\partial y} = 1 - (-1) = 2$ —
rotação uniforme de intensidade 2 em toda parte: o campo de velocidade de um corpo
rígido girando a 1 rad/s, cujo rotacional é duas vezes sua velocidade angular. Esses dois cálculos são as versões pontuais das
leis de Gauss e Stokes da EE07.
escalar — gradiente é para escalares, divergência para vetores. Erros de sinal na rotação:
escalar — gradiente é para escalares, divergência para vetores. Sinais trocam no rotacional:
o componente $z$ é $\partial F_y/\partial x - \partial F_x/\partial y$; invertê-los
Resumo: gradiente é inclinação máxima (escalar→vetor), divergência é fluxo líquido
(vetor→escalar), rotação é circulação (vetor→vetor); um passo deve conciliar
(vetor→escalar), o rotacional é circulação (vetor→vetor); um passo deve conciliar
$E \cdot \delta$ com $\delta V$.