This is the ninth course in University Electrical Engineering: electrical
machines and power systems. EE07 wrote the field equations;
이 과정은 기계적 및
전기 에너지를 변환하는 기계, 그리고 이를 이동시키는 네트워크를 활용합니다.
Unit 9.1 builds the magnetic circuit and the transformer.
단원 9.2–9.4에서는 DC, 유도, 동기 기기의 세 가지 기계 가정을 다룹니다.
단원 9.5–9.6에서는 네트워크로 범위를 넓혀, 정량 단위 연산과 전력 흐름을 다룹니다.
단원 9.7에서는 전력 전자 공학을 시작합니다.
The running story is one small workshop: a 10 kVA transformer feeds a
distribution board; an induction motor drives a compressor; a synchronous
generator stands behind the grid; a buck converter charges the battery backup.
Every machine answer below is checked through a second route — loss
accounting, the equivalent circuit at a limit, or the power balance — and
every per-unit answer by converting back to real units.
Why it matters. The charger that fills your phone in an hour contains a
transformer smaller than a coin, and it works because magnetic flux, like
동일한 원리가 백만 배로 확대되어 대륙 간 전력 송전을 가능하게 합니다.
scaled up a million times, moves power between continents.
그림으로 보는 개념.$N$ 권회수를 가진 코일에 전류 $I$가 흐를 때 이는
$F = NI$은 투자율입니다. 이는 전기 회로의 자기적 대응 개념입니다.
Flux $\Phi$ (weber) flows around an iron loop of length $l$ and
전력 주파수용 코어는 일반적으로 약 $A$부터 $R_{m} = \dfrac{l}{\mu A}$ T 사이에서 작동합니다.
$\mu = \mu_{0}\mu_{r}$는 투과율이다. 이것은 자성 거울의
옴의 법칙:
$$\Phi = \frac{F}{R_{m}}, \qquad \text{just as} \qquad I = \frac{V}{R}.$$
자속 밀도 $B = \Phi/A$(테슬라)는 철심이 중요하게 여기는 양——
전원 주파수용 철심은 대략 1.0에서 1.5 T 사이에서 작동한다.
하나의 자속 루프, 두 개의 코일: 변압기는 두 권위가 공유하는 자기 회로에 불과하다
The derivation. Ampère's law around the core gives $H\,l = NI$, with $H$
A/m 단위의 자기장 세기이다. $B = \mu H$와 $\Phi = BA$을 사용하면:
더 깊은 내용은 없다—— 전체 식은 이 선 위의 회계 기록이며, 하나 주의사항만 있다:
air has $\mu_{r} = 1$, four thousand times weaker than the core below, so a
미세한 공기 간극이 전체 루프의 마찰력을 지배할 수 있다.
해설 예제 1 — 단독 철심. 평균 길이 0.5 m인 철심이,
단면적 10 cm² $= 10^{-3}$ m², $\mu_{r} = 4000$, 200 권회수로 감아
0.5 A 전류를 흘릴 때. magnetomotive force는 $F = 200 \times 0.5 = 100$ At이다. 따라서
저항은 $R_{m} = \dfrac{0.5}{4\pi \times 10^{-7} \times 4000 \times 10^{-3}} = 99\,472$ At/Wb,
따라서 자기 플럭스는 $\Phi = \dfrac{100}{99\,472} = 1.005$ mWb이고, 밀도
$B = \dfrac{1.005 \times 10^{-3}}{10^{-3}} = 1.005$ T입니다. 두 번째 경로:
$H = NI/l = 200$ A/m이므로, $B = \mu_{0}\mu_{r}H = 4\pi \times 10^{-7} \times 4000 \times 200 = 1.005$ T ✓ —
합리적인 전력 주파수 밀도이며, 이는
산술 연산이 범위 내에 있었음을 확인하는 안전성 검사입니다.
이제 동일한 코어에 0.5 mm의 간극을 만듭니다. 이 간극은
$R_{gap} = \dfrac{0.5 \times 10^{-3}}{4\pi \times 10^{-7} \times 10^{-3}} = 397\,887$ At/Wb를 추가합니다 —
전체 코어의 저항보다 네 배가 많습니다. 플럭스는
$\dfrac{100}{497\,359} = 0.201$ mWb로 줄어듭니다. 이는 전체의 1/5이며, 머리카락처럼 얇은 간극에서 발생합니다. 이
것은 변압기 코어가 단단히 적층되고 라미네이트되어야 하는 이유이며, 간극이 있는 코어는 의도적으로 설계되어야 하는 이유입니다.
의도적으로 설계되어야 한다.
해설 예시 2 — 변압기, 측정됨. 변압기는 두 개의
전력은 유지됩니다. 실제 변압기는 권선 저항(구리 손실$\dfrac{V_{1}}{V_{2}} = \dfrac{N_{1}}{N_{2}}$)과 철심(코어 손실: 히스테리시스 및 교류 유전류)에서 약간의 손실을 입습니다. 이 두 손실은 두 가지 시험으로 분리됩니다:
$\dfrac{I_{1}}{I_{2}} = \dfrac{N_{2}}{N_{1}}$를 통해——볼트는 암페어를 교체하고,
power stays. Real ones lose a little in the winding resistance (copper
loss$I^{2}R$) and in the iron (core loss: hysteresis plus
에디 전류). 두 손실은 두 가지 시험으로 구분된다:
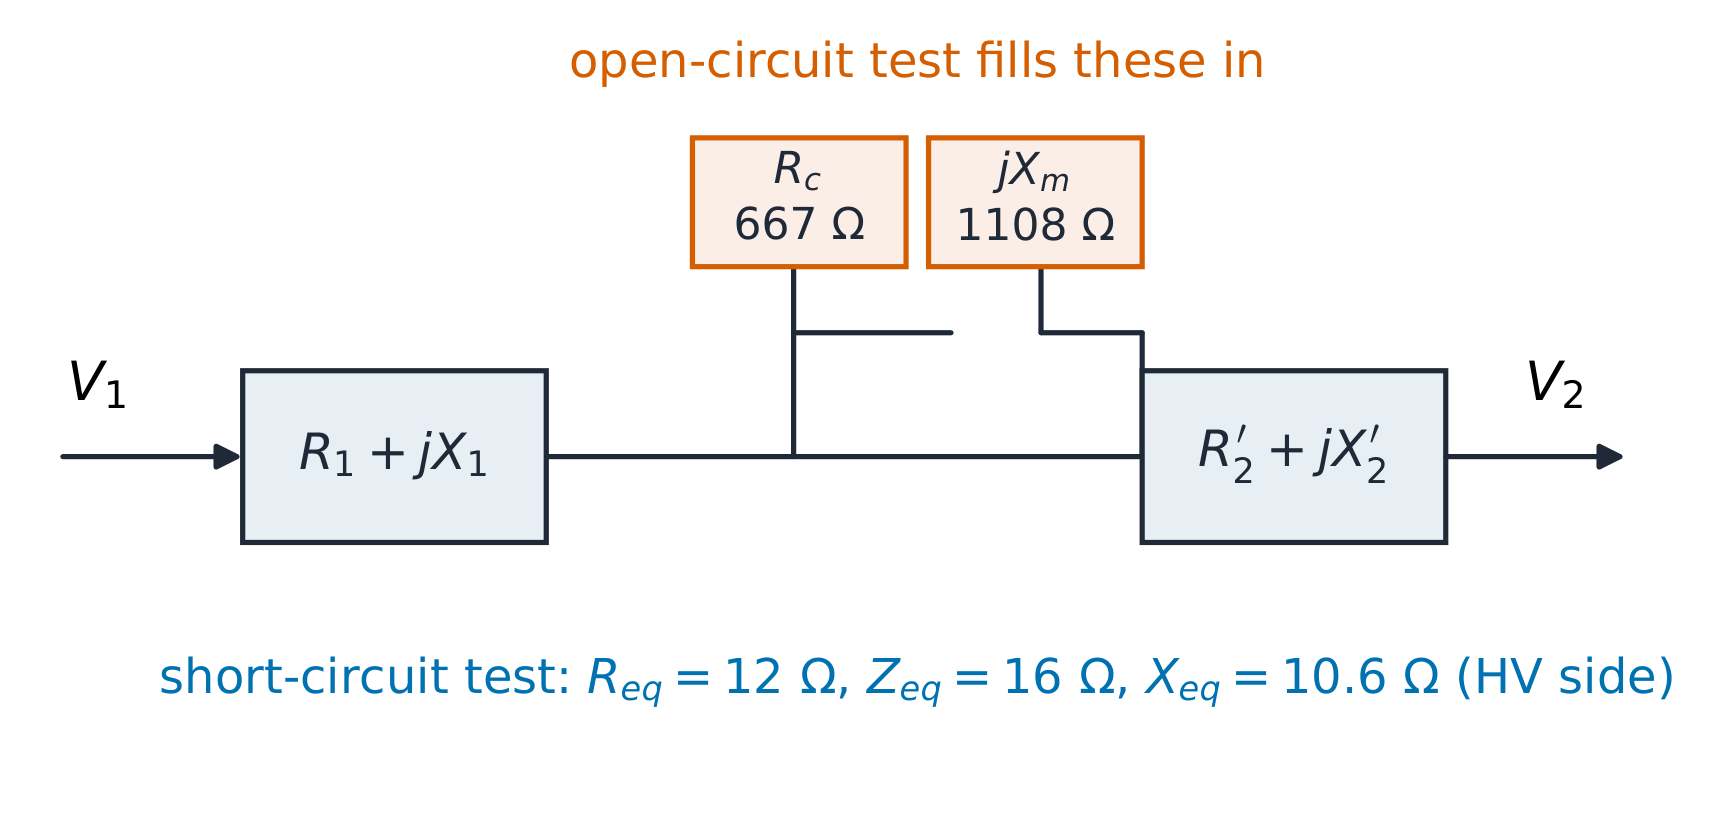
개회로 시험 (저압측, 정격 전압): 400 V가 0.7 A를 흡수하고
240 W이다. 이 240 W는 코어 손실이다. 해당 손실의 전류는 $I_{c} = 240/400 = 0.6$ A이며,
따라서 자화 분기는 $R_{c} = 400/0.6 = 667\ \Omega$이며, LV 측 기준으로
$I_{m} = \sqrt{0.7^{2} - 0.6^{2}} = 0.361$ A, $X_{m} = 400/0.361 = 1108\ \Omega$
(모두 LV 측 기준임).
단락 실험 (HV측, 감압, 정격 전류):
80 V에서 정격 5 A($= 10\,000/2000$)와 300 W를 흡수함. 이 300 W는
정격 부하 구리 손실이며, 직렬 분기는
$R_{eq} = 300/5^{2} = 12\ \Omega$, $Z_{eq} = 80/5 = 16\ \Omega$,
$X_{eq} = \sqrt{16^{2} - 12^{2}} = 10.6\ \Omega$ (HV측 기준)이다.
두 가지 험, 두 가지 분기: 개회로는 병렬 쌍을 채우고, 단락은 직렬 쌍을 채운다
단위 역률에서의 정격 부하 효율:
$\eta = \dfrac{10\,000}{10\,000 + 240 + 300} = 94.9\%$이다. 0.8 역률에서
8000 W이며 같은 손실을 가지므로, $\eta = \dfrac{8000}{8540} = 93.7\%$ —
고정 철손은 유용한 전력 감소에 따라 더 큰 영향을 미친다. 효율은 부하 의존적 구리 손실이 고정 철손과 같아지는 지점에서 최대값을 나타낸다:
부하 의존 구리 손실이 고정 코어 손실과 같다:
정격 부하의 $x = \sqrt{240/300} = 0.894$에 해당하며, 이는 작업실에서 계기판으로 확인해야 할 수치이다.
recognise on its meter.
요약.$\mu_{0}$이 관성 resisting을 통해 $\mu$을 구동하며, 물리학의 두 줄 식으로부터 전류로 제어 가능한 크를 얻는다.
million, since $1/\mu_{0} \approx 8 \times 10^{5}$). Referring OC values to the HV side or SC values to the LV side
무엇이 그 경향을 만드는지 알 수 있습니다. 그리고 공기 간극을 작은 디테일로 취급하는 경우: 위의 예시에서
$I \times Z_{eq}$: 양쪽 면에서 볼 때 동일한 공기 틈 power입니다. 기계적
what bends it. And treating an air gap as a small detail: the example above
shows a hair-thick gap is four fifths of the story.
Summary.$F = NI$ drives $\Phi = F/R_{m}$ through reluctance
$l/(\mu A)$; 밀도 $B = \Phi/A$는 약 1.5 T 이하로 유지되어야 합니다. 하나의
실제 변압기에 대한 두 개의 테스트는 병렬(개방 회로에서 나온 코어)과 직렬
(단락 회로에서 나온 구리)을 분리하며, 효율은 출력과 두 가지 요인 모두에 대해 균형을 맞니다.
탐색하기
How can a tiny air gap dominate a whole iron core?
Start with the worked 200-turn coil at 0.5 A on a 0.5 m iron path. Compare no gap with a 0.5 mm gap. Gap reluctance is four times iron reluctance, 80% of NI falls across the air, and flux falls to one fifth. Change the cross-section to separate flux from flux density.
중요성. 무선 드릴의 모터, 전동 기차의 축 모터 및 내연 엔진이 장착된 모든 자동차의 스타터는 DC 기계입니다:
전류로 제어할 수 있는 토크는 물리학의 두 줄에서 유래합니다.
torque you can command with a current, from two lines of physics.
The idea, with a picture. A conductor of length $l$ in field $B$ carrying
current $I$ feels force $F = BIl$; the same conductor moving at speed $v$
(자석 또는 정자) commutates하여 각 도체가 고정된 자기장 방향을 보게 합니다 — 커뮤테이터는 기계적 스위치로 토크를 단방향으로 유지합니다. 회계 처리를 상수 $e = Blv$ 하나로 요약하면,
전체 기계는 두 방정식으로 표현됩니다:
direction — the commutator is a mechanical switch that keeps the
$k\Phi$: 양쪽 측면에서 볼 수 있는 동일한 공기-gap 전력입니다. 기계적 및 전기적 언어는 하나의 언어입니다.
자기장 연결 방식이 특성을 결정합니다. 병렬 모터(병렬 연결, 일정 플럭스)
$k\Phi$: 양측에서 보아 동일한 공기 간극 전력입니다. 기계적
$T\omega = E I_{a}$: the same air-gap power seen from both sides. Mechanical
전기와 전기 언어는 하나의 언어입니다.
자극 회로의 연결 방식이 특성을 결정합니다. 병렬 자석 모터
(자극이 병렬, 일정한 자기 율) 거의 일정한 속도를 유지하며, 직렬
모터**(직렬 필드, 자속 $\propto I_{a}$)는 토크를 발생시킴
$\propto I_{a}^{2}$이며 무부하 상태에서는 절대 구동해서는 안 됨.
병렬: 부하와 무관한 평탄한 속도. 직렬: 저속에서 큰 토크, 무부하 시 과속 위험
유도 과정.$e = Blv$에서 $v = \omega r$과 기하학적 구조에 의해
$k$로 묶임: $E = k\Phi\omega$. $F = BIl$와 레버 암을 통해
동일하게 묶임: $T = k\Phi I_{a}$. 병렬 기계에서 $\Phi$은 공급에 의해 고정됨
공급에 따라 속도는 $\omega = \dfrac{V - I_{a}R_{a}}{k\Phi}$를 따름:
전자 회로 저항 강하가 유일한 감속 원인임. 직렬 기계에서 $\Phi \propto I_{a}$
(철이 포화될 때까지), 따라서 $T \propto I_{a}^{2}$이며
$\omega \propto \dfrac{V - I_{a}R_{a}}{I_{a}}$ — 부하가 사라질 때 속도가 급격히 상승함.
소멸됩니다.
해설 예제 1 — 정격 지점. 220 V의 아머처가 있는 병렬 자석 모터에서
$R_{a} = 0.2\ \Omega$ V임. $I_{a} = 50$ rpm(즉 1500 rad/s)에서
$E = 220 - 50 \times 0.2 = 210$ V입니다. 1500 rpm에서 $= 157.1$ rad/s일 때,
$k\Phi = \dfrac{210}{157.1} = 1.337$ N·m임. 공기-gap을 통한 두 경로를 모두 확인함:
$T = 1.337 \times 50 = 66.9$ N·m입니다. 공기 틈을 통한 두 경로를 모두 확인하십시오:
$T\omega = 66.9 \times 157.1 = 10.5$ kW와 $E I_{a} = 210 \times 50 = 10.5$ kW ✓ —
서로 일치해야 하며, 동일한 변환입니다.
정지 상태에서 같은 모터를 시동할 때는 함정이 있음: 스위치 켜짐 시 $E = 0$이므로
유입 전류는 $I_{a} = \dfrac{220}{0.2} = 1100$ A, 정격의 20배입니다. A
시동 저항은 전류를 100 A로 제한하기 위해 필요합니다.
$R_{start} = \dfrac{220}{100} - 0.2 = 2.0\ \Omega$을 단계별로 제거하며 $E$이 증가합니다.
형성됩니다.
해설 예제 2 — 자속 약화. 하중 토크를 66.9 N·m으로 유지하고,
자속을 20% 줄여 $k\Phi = 1.070$로 만듭니다. 토크 요구량은
$I_{a} = \dfrac{66.9}{1.070} = 62.5$ A이므로 EMF는
$E = 220 - 62.5 \times 0.2 = 207.5$ V에서 안정되고 속도는
$\omega = \dfrac{207.5}{1.070} = 193.9$ rad/s $= 1852$ rpm — 약 23% 더 빠름
자기 율이 5분의 1만큼 줄었을 때. 전력 확인: $T\omega = 66.9 \times 193.9 = 12.96$ kW가
$E I_{a} = 207.5 \times 62.5 = 12.97$ kW와 일치함 ✓. 기저 속도 이상에서는
the standard trick — field weakening: trade flux for speed, pay in armature current.
흔한 실수. rpm을 $E = k\Phi\omega$에 입력함 (rad/s가 필요합니다 — 인자가
factor of $2\pi$). Expecting a shunt motor to speed up under load (the drop
across $R_{a}$ makes it slow, slightly). Running a series motor unloaded —
정지 상태에서 전류를 제한하는 것은 오직 저항뿐임을 잊음.
정지 상태에서 전류를 제한하는 것은 오직 저항뿐임을 잊음.
요약.$E = k\Phi\omega$과 $T = k\Phi I_{a}$, 그리고
$T\omega = EI_{a}$으로 결합됨. 병렬 배선은 속도를 유지하고, 직렬 배선은 토크를 증폭시킴
병렬 배선은 속도를 유지하고, 직렬 배선은 저속에서 토크를 증폭시킵니다. 시작은 저항을 통해, 범위 확장은 자속 약화를 통해.
Why it matters. Around seven of every ten industrial motors are squirrel-cage induction machines: no brushes, no commutator, one moving part
— 회전 장자가 자동적으로 스위칭을 담당하기 때문입니다.
개념 및 그림. 서로 120° 간격으로 배치된 세 코일이 세 개의
시간적으로 120° 간격으로 흐르는 전류에 의해 구동되어 크기가 일정한 회전 장자를 형성합니다.
이 회전 장자는 동속 속도$n_{s} = \dfrac{120f}{p}$ rpm(주파수 $f$ Hz,
극수 $p$)로 회전하며, 로터는 이를 쫓아가지만 절대 따라잡지 못합니다. 이 차이점은
슬립입니다.
$$s = \frac{n_{s} - n}{n_{s}}.$$
슬립은 기계의 기어비입니다: 로터 바가 필드를 지나가는 슬립을 보게 됩니다
속도 $s$로, 따라서 로터 주파수는 $sf$이며 모든 로터 양은 이를 따릅니다
그것으로부터.
유도 과정. 등가 회로에서 모든 양은
정자 및 회자로에 환산되며, 이 지점에서의 회로 지름은 $R_{2}'/s$ — 미끄럼율scaled 손실입니다. 미끄럼율은 공기-gap 전력을
저항. 이를 분리하면:
두 번째 항은 저항이 아닙니다: $I^{2}$을 곱하면
정확히 기계적 출력이며, $I^{2}R_{2}'$은 로터 구리 손실입니다. 슬립은 공기-gap 전력을 나눕니다
loss. Slip divides the air-gap power
$P_{ag} = T\omega_{s}$ into copper loss $sP_{ag}$ and shaft power
$(1-s)P_{ag}$. With a Thevenin source $V_{th}$, $Z_{th} = R_{th} + jX_{th}$
behind the magnetising branch, torque is
peaking (differentiate, set to zero) where $R_{2}'/s_{max} = \sqrt{R_{th}^{2} + (X_{th} + X_{2}')^{2}}$
— 최대 토크입니다. 로터 저항을 증가시키면 최대값이 시작 지점에 가까워집니다.
시작 지점에 가깝게 이동합니다: 와운드 로터 기계와 이중 Cage 로터가 바로 이 원리를 활용합니다.
최대 토크는 동일하나 위치가 다름: 로터 저항이 곡선의 최대 지점을 결정함
해설 예제 1 — 명판 읽기. 4극, 50Hz 모터: $n_{s} = \dfrac{120 \times 50}{4} = 1500$rpm.
회전 속도 1440rpm일 때: $s = \dfrac{60}{1500} = 0.04$. 로터 주파수는
$sf = 2$Hz입니다 — 로터 철심이 가벼운 라미네이션만 필요하는 이유 — 그리고 슬립 항
$R_{2}'/s$은 $25 \times R_{2}'$입니다: 작은 슬립에서 로터는 거의
순수한 저항성으로 동작하므로, 기계가 동속 근처에서 효율적으로 작동하는 이유입니다.
동속 근처에서 효율적으로 작동합니다.
전력 흐름 추적: $P_{ag} = T\omega_{s} = 13.8$kW, 로터 구리 손실
$sP_{ag} = 552$W, 축 출력 $T\omega_{s}(1-s) = 13.2$kW ✓ — 하나의
계산 사슬, 세 가지 균형이 모두 확인되었습니다. 최대값:
$s_{max} = \dfrac{0.4}{\sqrt{0.5^{2} + 2.4^{2}}} = 0.163$, 그 지점의 최대 토크는
172N·m — 운전 지점의 두 배이며, 이는 압축기에 대한 여유량입니다
start needs. Locked rotor ($s = 1$): $T_{start} = 62$ N·m. Double the rotor
요약.$T_{start}$, 슬립 109, 로터 주파수
slip) loses efficiency — the wound-rotor trade in one number.
Common mistakes. Mixing rpm and rad/s inside the torque formula
($\omega_{s}$ is mechanical, rad/s). Assuming torque rises with slip — it
peaks at $s_{max}$ and falls both sides. Charging the whole air-gap power to
copper loss: copper gets only the fraction $s$. And expecting the rotor
frequency to be 50 Hz — it is $sf$, 2 Hz here.
Summary.$n_{s} = 120f/p$, slip $s = (n_{s}-n)/n_{s}$, rotor frequency
$sf$, rotor branch $R_{2}'/s$ whose second half is the shaft. Torque peaks
where $R_{2}'/s$ matches the magnitude of $R_{th} + j(X_{th} + X_{2}')$; rotor resistance buys
운전 비용 기준 기동 토크.
탐색하기
자계가 회전하고, 로터가 그 뒤를 쫓습니다
슬립을 조절하며 스테이터 자계, 로터 및 상대 속도를 관찰하십시오. 두 사이의 간격에서 로터 주파수를 읽으십시오.
중요성. 발전소에서 나오는 전력이 거의 모두 동조 기계를 통해 방출됩니다. 이는 터빈에 의해 회전하는 자석으로, 전력망의
회전 장자에 고정되어 각도를 통해 전력을 공급합니다.
개념 및 그림 설명. 로터는 전자기자 또는 영구자석으로,
회전 장자에 고정되므로 속도가 정확히 $n_{s} = 120f/p$이며,
슬립이 없습니다. 유도 EMF는 변압기 형식을 띱니다.
$E = 4.44\, f N \Phi k_{w}$ (권선 계수 $k_{w}$가 코일의
geometry). What the machine exchanges with the grid is set by the power
각도$\delta$: 로터 EMF가 배선보다 앞서는 각도
전압. 이 연결은 비틀림 스프링처럼 작동합니다—회전시키면, 토크를 느끼게 됩니다:
토크:
$$P = \frac{3 V E}{X_{s}} \sin\delta .$$
A sine-shaped spring: power grows with angle to 90 degrees, then lets go — that is loss of synchronism
도출 과정. 상상당, Bus는 $V\angle 0$, 내부 EMF는
$E\angle\delta$이며, 그 사이에는 동기화 임피던스 $X_{s}$만 존재합니다:
$\delta = 30°$에서: $P = 13.2$ MW입니다. 정적 여력은
$\dfrac{26.4 - 13.2}{13.2} = 100\%$입니다—기기는 스프링이 끊어지기 전에 부하를 두 배로 늘릴 수 있습니다.
스프링이 풀린다. 운영자는 이 이유로 실제 기계의 작동점을 30°에 가깝게 유지함
완충 장치로 활용합니다.
해설 예제 2 — 실수율 및 무효율 통합. 동일한 기계, 일정
10 MW 설정 시: $\sin\delta = \dfrac{10}{26.4} = 0.379$, $\delta = 22.3°$. 그러면
과자화 상태에서, 기기는 조용히 Bus 전압을 지지하면서 동시에
$E = 10$ MW를 유지할 때: 5774,
10 MW: $\sin\delta = \dfrac{10 \times 5 \times 10^{6}}{3 \times 6351 \times 5774} = 0.455$,
$\delta = 27.0°$이며,
$Q = \dfrac{3 \times 6351 \times (5774 \times 0.890 - 6351)}{5} = -4.6$ MVAr:
동일한 메가와트이지만, 기계는 이제 무효전력을 흡수함. 한 개의 다이얼
(자극)이 P보다 Q를 훨씬 크게 변경함.
자주 하는 실수. 위상당 선전압 사용 ($\sqrt{3}$로 나옴)
처음에). 자극 증가가 유전력 증가로 이어진다고 믿기 — 터빈이 설정함
$P$; 자계는 $Q$을 설정함. $\delta$를 90°를 넘어 밀면,
$\dfrac{dP}{d\delta}$이 음수가 되어 기계가 극을 잃음. 그리고
여기서 $\delta$는 전기적 각도임을 잊지 말 것: $p$극일 때 기계적
각도는 $2\delta/p$임.
요약. 속도는 그리드에 고정되고, 전력 $P = \dfrac{3VE}{X_{s}}\sin\delta$,
반응성 $Q = \dfrac{3V(E\cos\delta - V)}{X_{s}}$. 터빈이 각도를 통제함,
자극 장은 VARs를 담당함.
임피던스는 전압 수준을 감전비 제곱에 따라 이동합니다 — 부표준값 기준
수동으로 흡수됩니다. 각 수준에는 자체 $Z_{base}$이 있기 때문입니다. A
"10%"는 다음과 같음을 의미함: 자체 정격 전류에서 정격의 10%
내부에서 강하됩니다 — 이는 정확히 $Z_{pu} = 0.10$입니다.
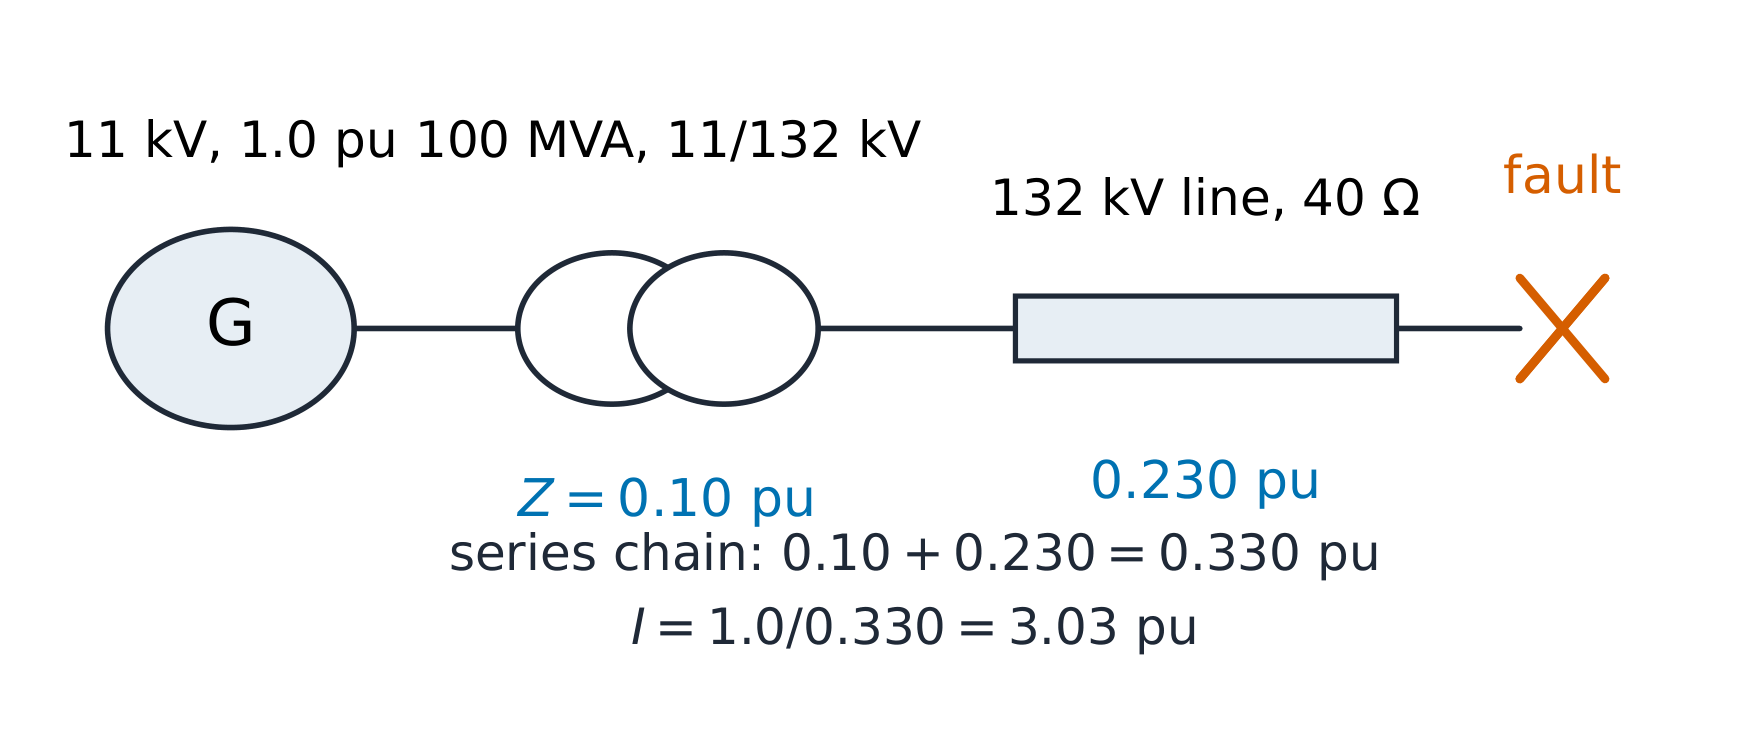
한 선, 한 부표준값 임피던스 사슬: 단락점은 이들을 모두 직렬로 본다
도출 과정. 기준 변경은 순수한 회계 처리일 뿐입니다. 임피던스가
$Z_{old}$ pu가 $S_{old}$에 해당하며, $V_{old}$은 새로운 기준에서
이되며, 만약 전압 기준값이 이미 변압기 비율과 일치할 경우(예를 들어
오직 $S$ 비율만 남습니다.
해설 예시 1 — 선로 끝의 단락. MVA 100, kV 11/132의
transformer with $Z = 10\%$ on its own base feeds a 132 kV line of 40 Ω; a
three-phase fault closes at the line's far end with the generator held at
1.0 pu. Line base: $Z_{base} = \dfrac{132^{2}}{100} = 174.2\ \Omega$, so the
$\dfrac{40}{174.2} = 0.230$ MVA. 총합 0.10 pu이므로 단락 전류는
100 MVA. Total $0.330$ pu, so the fault current is
방법의 타당성을 증명하는 검증: kV $\dfrac{1.0}{0.330} = 3.03$에서의 기준 전류는
132 A이므로, 따라서
$I_{base} = \dfrac{100 \times 10^{6}}{\sqrt{3} \times 132\,000} = 437$ pu(전압 기준값이 이미 일치함)에서도 읽힘. 예를 들어
$I_{fault} = 3.03 \times 437 = 1327$ A. The same 3.03 pu read on the 11 kV
해당 단계의 기준 전류와 일치
$\dfrac{100 \times 10^{6}}{\sqrt{3} \times 11\,000} = 5249$ A를 제공함
$3.03 \times 5249 = 15\,926$ A — 무차원 수 하나가 두 전압 수준을 모두 충족함 ✓.
연습 예제 2 — 베이스 변경. 연구 확장: 60 MVA 추가,
66/11 kV 변압기, 정격 8%, 그리고 $X_{d} = 0.25$ pu의 발전기(기준은
80 MVA, 11 kV). 연구의 100 MVA 기준에서 변압기는
$0.08 \times \dfrac{100}{60} = 0.133$ pu가 되며 발전기는
발전기의 EMF와 transformer의 $0.25 \times \dfrac{100}{80} = 0.313$ kV 측 단락 사이에 직렬
series between the generator's EMF and a fault on the transformer's 66 kV
단자: $0.313 + 0.133 = 0.446$ pu이므로, 고장 전류는
$\dfrac{1.0}{0.446} = 2.24$ pu이다. 66 kV 측의 기준 전류는
$\dfrac{100 \times 10^{6}}{\sqrt{3} \times 66\,000} = 875$ pu(전압 기준값이 이미 일치함)에서도 읽힘. 예를 들어
$2.24 \times 875 = 1962$ A가 고장으로 흐르며, 발전기는
$2.24 \times 5249 = 11\,780$가 11 kV 측에 위치한다 — 동일한 pu 값, 두 개의 실제 전류.
두 번의 곱셈으로 한 페이지 분량의 비율 추적을 대체했다.
자주 하는 실수. 단상 기준에 선간 전압을 사용하거나(또는
반대로) — $Z_{base} = V_{LL}^{2}/S_{3\phi}$ 규약을 선택하고 그에 따라 일관성을 유지하라.
함께 사용된다. 기준 변경 시 전압 기준 비율의 제곱을 잊어 버리는 실수.
"%Z"를 손실치로 간주하는 것—이는 정격 전류에서의 전압 강하 수치이므로,
정격 전류 시 10% 변압기가 여전히 99% 효율을 가질 수 있는 이유다.
정격 부하 시에도
요약.$S_{base}$을 한 번만 선택하고 각 단계별로 $V_{base}$을 설정하며, 모든 값을 pu로 변환한다; 직렬, 병렬 및 고장 연산은 차원이 없는 상태이며,
각 단계 자체의 기준 전류를 사용하여 다시 변환하여 답을 검증한다.
중요성. "배전선 말단의 전압이
중요성. "배전선 말단 전압이
0.95?" is the question every grid planner answers thousands of times a day
으로 답하며, 이 이차 시스템 버 전역 version은 한 페이지에 들어간다.
개념 및 그림 설명. 버스 1은 슬랙 버스로 설정되어
$1.0\angle 0°$ pu, absorbing whatever the losses turn out to be. A line
$Z = R + jX$ feeds a load drawing $S = P + jQ$ at bus 2. The load fixes
자신만의 전압을 통해 흐르는 전류이며, 전압은 선로를 통해 전류를 결정합니다.
선로 — 즉 루프. 따라서 $V_{2}$를 추정하고, 루프를 한 번 실행한 뒤 반복하십시오:
$$V_{2}^{(k+1)} = V_{1} - Z \cdot \mathrm{conj}\!\left(\frac{S}{V_{2}^{(k)}}\right),$$
추정, 보정, 반복: 두 경우 모두 몇 번의 반복 내에 안정화되지만, 보상된 경우가 더 높은 전압 수준에서 수렴합니다$S = V I^{*}$에 대해 전류는 $I = \mathrm{conj}(S/V)$이며, 이를 건너뛰면
여기서 두 번째 항이 본문의 핵심 설명을 제공합니다. 이는 리액턴스를 통한 무효력 흐름이 전압을 감소시킨다는 것이며, 이것이 바로 콘덴서(무효력)
추정, 수정, 반복: 두 경우 모두 몇 번의 반복 내에 안정화되나 — 보상이 더 높은 수준에서 안정됨
유도 과정.$V_{2} = V_{1} - ZI$과 $I^{*} = S/V_{2}$로부터, 각
패스는 현재 $V_{2}$이 의미하는 전류와 해당
전류가 생성하는 전압을 계산합니다. $V \approx 1$ 주변에서 일회 선형화하면 유명한
근사식이 도출됩니다:
$$\Delta V \approx \frac{P R + Q X}{|V_{2}|},$$
여기서 두 번째 항이 이 단위의 핵심 문장을 설명합니다: 이는 반응성(Reactance)을 통한 유동이 전압을 소모하기 때문입니다. 바로 이 때문에 콘덴서는 반응성
반항을 통해 전압을 소모하므로, 이는 커패시터가 무효력
보상** — 전압 도구를 위한 것입니다.
해설 예제 1 — 기본 사례.$Z = 0.02 + j0.10$ pu, 부하
$0.8 + j0.4$ pu, $V_{1} = 1.0\angle 0°$. $V_{2} = 1.0$에서 시작하여
반복 계산이 $V_{2} = 0.937\angle -4.4°$ pu로 수렴하며, 선로 전류는
$I = 0.954\angle -31°$ pu입니다. 검증: 근사값은
$\Delta V \approx \dfrac{0.8 \times 0.02 + 0.4 \times 0.10}{0.937} = 0.060$ pu인 이유이다.
정확한 $1 - 0.937 = 0.063$ ✓ 이 부하 수준에서는 정직한 결과이며, 전압 강하에 대해
$QX = 0.040$가 $PR = 0.016$보다 훨씬 큽니다 — 무전력 성분이 지배적입니다. 송신단
평형: $P_{s} = 0.8 + |I|^{2}R = 0.8 + 0.954^{2} \times 0.02 = 0.818$ pu ✓
및 $Q_{s} = 0.4 + 0.954^{2} \times 0.10 = 0.491$ pu: 선로 자체가
0.091의 무전력을 소모합니다.
해설 예제 2 — 보상. 버스 2에 콘덴서를 설치하여
순부하를 $0.8 + j0.1$ pu로 줄이고 다시 반복 계산: $V_{2}$이
$0.970\angle -4.6°$ pu이다. 전압 강하가 0.063에서 0.030 pu로 떨어지며, 이는 $QX$ 항에 해당한다.
dropped from 0.040 to 0.010 and the voltage followed — while the angle stays
4.5° 근처에 머무르는데, 각도는 변화하지 않은 $P$에 의해 지지되기 때문이다.pu 단위에서의 설계 문장은 한 줄로 표현된다: 부하 지점에
per-unit the design sentence is one line: 0.3 pu of capacitors at the load
lifts $V_{2}$ as far as halving the line impedance would (0.970 pu either
다른 지역의 부하들은 수렴된 해에서도 여전히 균형을 맞춰야 한다. 그리고 신뢰할 수 있는
자주 하는 실수. 켤레(연산의 공변량)를 누락하면(반복 계산이 발산하거나
잘못된 운전 지점으로 조용히 수렴함). 슬랙 버스가
초과하게 두는 것 — 각도 기준을 설정하고 손실을 흡수함;
문제; 보상 장치는 해결책의 저렴한 절반 역할을 한다.
$\Delta V \approx (PR + QX)/V$이 선에 대한 각도가 커질 때: 그
근사법은 quietly quadrature 성분 $\dfrac{PX - QR}{V}$를 무시한다,
4.4°에서는 적절하지만, 약 15° 이상에서는 오해의 소지가 있다.
요약. 한쪽 끝에는 slack가 있고, 다른 쪽에는 부하가 있으며, 반복한다
$V_{2} = V_{1} - Z\,\mathrm{conj}(S/V_{2})$; $PR + QX$으로 검증하고
근사법과 함께 전력 평형을 닫는다. 무효 흐름은 전압 문제이며, 보상 장치는 해결책의 저렴한 부분이다.
인덕터; 인덕터가 OFF 상태일 때에도 인덕터는 다이오드를 통해 전류 흐름을 유지한다. 인덕터와 커패시터가 평균화 작용을 하며, 스위치만 켜진 시간과 주기의
9.7
전력 전자학 Introduction
자신의 플러그보다 작게 된 이유이며, 이 단위가 과정을 마무리하는 이유다: 기계와 전자회로는 드라이브에서 만난다.
초당 천 번. 스위칭 컨버터는 30-W 어댑터가
자신의 플러그보다 작게 된 이유이며, 이 단위가 과정을 마무리하는 이유입니다: 기계와
드라이브에서 전자가 만납니다.
개념과 그림.벅(Buck) 컨버터는 스위치, 다이오드,
인덕터 및 커패시터입니다. 스위치가 ON인 동안 입력이 인덕터에 공급되고,
inductor; while it is OFF the inductor keeps current flowing through the
diode. The inductor and capacitor do the averaging; the switch only chooses
the ratio of on-time to period, the duty cycle$D$. Volt-second
balance on the inductor — the average of $v_{L}$ over a period must be zero
in steady state — gives, in one line:
$$(V_{in} - V_{out})\,D T = V_{out}\,(1-D)\,T \quad\Longrightarrow\quad V_{out} = D\,V_{in},$$
그리고 부스트 듀얼은 $V_{out} = \dfrac{V_{in}}{1-D}$를 줍니다. 연속
전도(CCM)는 인덕터 전류가 절대 0이 되지 않는다는 의미입니다 —
모든 이 공식들이 적용되는 작은 리플의 세계입니다.
스위치가 켜져 있을 때는 인덕터 전류가 상승하고 꺼졌을 때는 감소합니다
유도 과정.연속 전도에서, 버크 ON 상에서 인덕터가 보는 전압은 $V_{in} - V_{out}$입니다.
for $DT$ seconds; in the OFF phase $-V_{out}$ for $(1-D)T$. Setting the
$V_{out} = D V_{in}$를 얻습니다 — L, C 및
CCM에서의 부하와 무관하며, 이것이 컨버터의 매력입니다. 삼각형 전류 변위는
어느 상에서도 $v = L\,di/dt$에 의해 따릅니다:
작업 예제 1 — 12 V에서 5 V 버크. 입력 12V, 출력 5 V에서 2 A,
100 kHz로 스위칭하고 $L = 100\ \mu$H 인덕터를 사용합니다. Duty $D = \dfrac{5}{12} = 0.417$.
리플 전류 $\Delta I_{L} = \dfrac{5 \times 0.583}{100\mu \times 100k} = 0.29$ A —
부하의 15%이며, 표준 설계 지점입니다. CCM이 유지되는 이유는
$\Delta I_{L}/2 = 0.15$ A를 2 V로 얻으려면, $C = 220\ \mu$가 필요합니다. 전력 보존(이상적):
리플은 $\Delta V_{out} = \dfrac{0.29}{8 \times 220\mu \times 100k} = 1.7$ mV입니다:
컨버터의 출력이 공급원을 더 깨끗하게 만듭니다.
Worked example 2 — a 12 V to 24 V boost. The boost runs the same parts
전류 — 각 주기 중 24 기간 동안만 펄스함 — 따라서 승압 컨버터는 동일한 전력의 벅 컨버터보다 더 크고 낮은 ESR의 출력 커패시터가 필요합니다:
1.5 A from 12 V, $D = 1 - \dfrac{12}{24} = 0.5$. Power conserved (ideal):
$P_{in} = 36$ W이므로 입력 전류는 3 A — 1.5 A가 아닙니다; 전류는 전압에 따라 변동합니다.
against voltage, power does not. Ripple
$\Delta I_{L} = \dfrac{V_{in} D}{L f} = \dfrac{12 \times 0.5}{100\mu \times 100k} = 0.6$ A,
출력 커패시터는 다이오드의 단선된 전류를 받습니다 — 각 주기의 3 구간 동안만 펄스가 발생하므로, 부스트 컨버터는 동일한 출력의벅 컨버터보다 더 크고 ESR이 낮은 출력 커패시터를 필요로 합니다:
current — pulses only during $(1-D)$ of each period — so boost converters
need bigger, lower-ESR output capacitors than bucks of the same power:
the ripple RMS, not the average, sizes the part.
Common mistakes. Light load in a "CCM" design: below the boundary
전류 $\Delta I_{L}/2$가 converter가 불연속 전도 모드로 진입할 때
그리고 $V_{out}$이 $D V_{in}$보다 높아집니다. 저전압
출력에서 다이오드 강하를 무시함 — 5 V 레일에서 0.4 V는 8%에 해당하며, 이것이 바로 동기 정류 (다이오드를 대신하는 MOSFET)가 약
rectification** (a MOSFET for the diode) is routine below about
12 V. And equating input and output current because the topology looks
symmetric — only power is conserved.