This is the sixth course in University Electrical Engineering: signals and
systems. EE04 asked "what does THIS circuit do at THIS frequency";
이 과정의 모든 분석에 대한 질문들 — 답은 다음 중 어떤 것이
나머지 과정의 세 가지 변환(합성곱, 푸리에, z)을 통해 해결됩니다.
전파, DSP, 제어 등의 학문적 수준에 기반을 둡니다.
단원 6.1은 신호와 시스템을 분류합니다.
단원 6.2에서 합성곱을 보편적인 시간 영역 해로 제시합니다.
단원 6.3–6.4은 주파수 영역으로 넘어갑니다: 푸리에 급수/변환 및 샘플링.
단원 6.5은 EE02의 라플라스 장비를 시스템 함수로 재사용합니다.
단원 6.6–6.7은 이산화 단계로 진입합니다: 차분 방정식과 z-변환.
연속된 스토리는 하나의 오디오 채널입니다: 마이크로폰 신호, 필터,
샘플러, 디지털 이퀄라이저. 아래 모든 변환이 이 채널을 진행시키고,
모든 답은 신호 엔지니어가 검증하는 방식—즉,
각 변환 쌍을 최소 한 번 도출하고, 가능한 경우 합성곱을 두 가지 방법(그래픽 및 푸리에 곱)으로 확인하며,
모든 이산 결과를 직접 반복을 통해 검증함으로써 확인됩니다.
중요성. "선형인가? 시간 불변인가?"는 이 과정의 모든 분석에 대한 첫 두 가지 질문이며, 답은 어떤 장비가 사용 가능할지를 결정합니다.
시간 불변성: 입력을 $T$만큼 이동시키면, 출력도
정확히 $T$만큼 이동해야 하며 그 외 다른 변화는 없어야 합니다.
인과성: 시간 $t$에서의 출력은 오직 $x$부터 $t$까지의 입력에만 의존합니다.
BIBO 안정성 BIBO: 모든 유계 입력이 유계 출력을 산출하며,
LTI 시스템의 경우 이는 다음으로 단순화됩니다.
$\int |h(t)|\,dt < \infty$ — 임펄스 응답이 절대 적분 가능해야 합니다.
적분 가능함.
각 특성은 하나의 실험입니다: 프로브 입력을 선택하고 두 출력을 비교하십시오.
도출 과정. 시간 불변성은 시스템의 시계가
scales: for $y(t) = x(2t)$, shifting the input by $T$ gives
$y_{shift}(t) = x(2t - T) = x(2(t - T/2))$ — 출력은 원본
시스템의 출력보다 오직 $T/2$만큼 지연됨. "이동 후 시스템"과 비교하는 것
($x(t-T) \to y(t)$이 인자 $2t$에서, 즉 $x(2t - T)$일 때)에 대해
시간 불변인가? $y(t - T) = x(2t - 2T)$에서: 이동 후 시스템은
존재할 때마다 — 이 비교 자체가 테스트임.
작업 예제 1 — 시간 확장 함정.$y(t) = x(2t)$이
시간 불변인가? $x(t) = u(t)$을 사용하여 이동 후 시스템을 적용하면
$x(t-1) = u(t-1) \to u(2t-1) = u(t - \tfrac{1}{2})$; 시스템-후-이동
$y(t-1) = u(2(t-1)) = u(t-1)$를 생성함. 반 이동과 완전 이동 —
시간 변동 ✓. 재생 중인 오디오 채널에 있는 2× 빠른 재생 단계를
정확히 이 방식으로 실패함.
해설 예제 2 — 적분에 의한 안정성 채널의 방울음
모델 $h(t) = e^{-t}u(t)$: $\int_{0}^{\infty} e^{-t}\,dt = 1 < \infty$ ✓
안정함. 동일한 필터에 $h(t) = u(t)$(적분기)를 적용하면
$\int_{0}^{\infty} 1\,dt = \infty$ — 유계 계단 입력이 무한한 경사선 출력을 생성하므로, 적분기는 BIBO 불안정하며
무해하더라도
모습. 하나의 적분, 하나의 결론.
흔한 실수. 단일 입력으로 선형성 검증(두 개의 입력과
스케일링이 필요함). 도표에서 시간 불변성 선언(이동 테스트 수행).
그리고 인과성과 안정성을 혼동: $h(t) = e^{-t}u(t)$은 둘 다이지만,
$h(t) = -e^{t}u(-t)$ (비원인적, 감쇠)은 안정적이고 비원인적임 —
두 성질은 독립적임.
요약. 선형성 + 시간 불변성은 컨볼루션을 열며, 인과성이
원인과 결과를 연결하며, BIBO 안정성은 $\int|h| < \infty$입니다. 모든
성질은 단일 프로브 실험입니다.
탐색하기
Does a delayed input give the same delayed output?
Compare the two routes in the worked x(2t) example. A one-second delay before time scaling produces an onset at 0.5 seconds; delaying the output gives an onset at 1 second. At 0.75 seconds the outputs differ, disproving time invariance. Compare gain, squaring and clock weighting to see why linearity and time invariance are independent properties. A matching probe alone never proves invariance.
6.2
LTI 시스템과 컨볼루션
중요성. 컨볼루션은 출력을 제공하는 유일한 공식입니다.
어떤 선형 시간 불변 시스템이 임의의 입력에 대해 — 변환 없이, 오직
전달 함수 없이, 임펄스 응답과 적분만으로.
아이디어와 그림.선형 시간 불변 시스템에 대해,
시스템의 임펄스 응답$h(t)$이 모든 것을 결정함:
입력을 지연되고scaled된 임펄스로 분해함; 각 임펄스
$\delta(t-\tau)\,x(\tau)\,d\tau$은 scaled된 $h(t-\tau)$을 생성함; 중첩 원리
전체적으로 적분함:
Convolution is slide–multiply–integrate: flip $h$, slide it past
$x$, and each output value is the area of the overlap.
선형성은 적분을 밖으로 빼내며, 시간 불변성은
$x(t) = \int x(\tau)\delta(t-\tau)\,d\tau$로 변환합니다; 그 결과는 중첩적분입니다 —
세 가지 성질이 하나의 식으로 표현됩니다.
해설 예제 $\delta(t-\tau) \to h(t-\tau)$ — 고전적인 단계 응답. 채널 필터
세 가지 성질, 하나의 공식.
Worked example 1 — the classic step response. The channel's filter
$x(t) = u(t)$를 $h(t) = e^{-t}u(t)$로 변환: $t \ge 0$에 대한 겹침은
$\tau \in [0, t]$이므로,
Worked example 2 — escalate to the pulse. Now a 2-second rectangular
input of height 1 (a held note) into the same filter. Two checkpoints by
$t=0$에서 스텝 ON plus $t=2$에서 스텝 OFF이므로,
$y(t) = (1 - e^{-t})u(t) - (1 - e^{-(t-2)})u(t-2)$. $t = 1$에서:
$1 - e^{-1} = 0.632$. $t = 3$에서: $(1 - e^{-3}) - (1 - e^{-1}) =
e^{-1} - e^{-3} = 0.318$ — the release tail. Check the peak at
$t = 2^-$: $1 - e^{-2} = 0.865$, 그리고 $t = 2^+$에서 두 번째 항
시작점을 정확히 빼므로 곡선은 연속적이지만 기울기 불연속점이 있습니다.
discontinuity of $-1$ — the kink the ear hears as the note-off.
자주 하는 실수. 뒤집기를 잊어버리는 것(합성곱은 NOT
$\int x(\tau)h(\tau)\,d\tau$). 신호가 시작될 때 한계를 제거합니다.
0(중첩 창, $(-\infty,\infty)$이 아닌)에서 시작됩니다. 그리고
$x * h = x \cdot h$를 가정하는 것 — 곱셈은 시간 영역에서 일어나는 것이 아니라 주파수 영역에서 발생합니다.
주파수 영역에서 시간 영역이 아닙니다.
요약.$y = x * h$; 뒤집기, 슬라이딩, 적분; 폭은 합산됩니다.
($W_{1} + W_{2}$); 가환법 적용 가능; 직렬 연결된 시스템도 합성곱으로 처리됨. 이후 모든 변환은 이 적분을 회피하기 위해 존재합니다.
이 적분을 피하기 위해 존재합니다.
탐색하기
The sliding product area becomes the output
$y(t)=\int x(\tau)h(t-\tau)\,d\tau$
At t = 1.5 s, the unit step and flipped exponential overlap from τ = 0 to 1.5 s, giving output about 0.777. Switch to the worked 2-second pulse at t = 3 s and see that input has stopped while the output remains about 0.318. Change time and pulse width to connect the causal overlap, the peak at switch-off and the release tail.
sinc 함수입니다. $\omega = 0$에서 변환값은 면적 $A\tau$과 같습니다.
($\mathrm{sinc}(0) = 1$가 이를 확인함 ✓); 첫 번째 영점은
$\omega\tau/2 = \pi$에 위치하며, 즉 $f = 1/\tau$ — 시간-대역폭 트레이드오프입니다.
.
해설 예제 1 — 채널의 펄스 예산. 1 ms 클릭 소리가
($A = 1$, $\tau = 10^{-3}$ s): $X(f) = 10^{-3}\,\mathrm{sinc}(f \cdot 10^{-3})$,
첫 번째 영점을 $f = 1$ kHz로 이동시킵니다. 10배 더 짧은 클릭(0.1 ms)은 영점을
10 kHz로 밀어냅니다 — 이벤트가 짧을수록 스펙트럼이 넓어지므로, 이는
클릭 소리가 이퀄라이저의 모든 밴드에 동시에 자극을 주는 이유입니다. 확인해 보십시오.
면적: $f = 0$에서의 값은 $A\tau$ — $10^{-3}$로, 1 ms 클릭에 대해
$10^{-4}$는 0.1 ms 클릭에 해당 ✓; 더 짧은 클릭은 각 밴드에 더 적은 에너지를 넣습니다.
열 배 많은 밴드에 퍼뜨립니다.
해당 예제 2 — 이상 필터의 가격으로 확대. 채널
벽형 저역통과필터를 원합니다: 증폭도 1부터 4 kHz까지, 0 이상. 임펄스
응답은 통과대 역사각형의 역변환임:
$h(t) = \frac{\sin(\omega_{c}t)}{\pi t}$ with
$f_{c} = 4$ kHz — 시간 domain에서 sinc 함수로, 양방향으로 무한히 확장됨.
양방향이므로 이상적인 필터는 인과성이 없습니다. 이를 잘라내어
$|t| \le 5$ ms (10 ms 창)로 제한하면, 통과대역 증폭의 리플(Gibbs 현상)이 발생하고
리플 간격은 약 $1/(10\ \text{ms}) = 100$ Hz이며, 경계면도
약 같은 100 Hz보다 날카롭지 못합니다. 이 트레이드오프는 타당합니다:
주파수에서의 급격한 변화는 시간 영역에서의 길이로 대가 치러지며, 이는 같은 법칙에서 비롯됩니다.
the other side.
자주 하는 실수.$\mathrm{sinc}$를 $\omega$에서 평가하는 것보다
$\omega\tau/2$(무차원 인자, 항상). $1/2\pi$을 잊어버리는 것
생각하는 것. 그리고 $|X(\omega)|$을 "신호"라고 읽는 것 — 변환은
위상과 함께야 완전합니다.
요약. 적분을 통한 변환 쌍: 펄스 ↔ null이 있는 sinc, ⋆ 합성 ↔ 곱셈. 한 도메인에서의 급격함은 다른 도메인에서의 길이에 해당합니다.
$1/\tau$; 합성 ↔ 곱셈. 한 도메인에서의 급격함은 다른 도메인에서의 길이에 해당합니다.
in the other.
탐색하기
Narrow in time, wide in frequency; delay lives in phase
$X(f)=\tau\,\mathrm{sinc}(f\tau)e^{-j2\pi ft_0}$
Compare the worked 1 ms pulse with a 0.1 ms pulse on the same displayed spectrum. Its first null moves from 1 kHz to 10 kHz while its area falls by ten. Shift the pulse centre and see the complex Fourier coefficient rotate without changing magnitude. Probe a null and a negative sinc lobe to see why magnitude alone does not describe the signal.
6.4
샘플링
중요한 이유. 채널이 한 지점에서 디지털화됩니다: 샘플링기.
모든 하류 장치 — 이퀄라이저, 저장장치, 재구성 — 모두
샘플링 단계가 가져온 것을 물려받으며, 이후에는 절대 되돌릴 수 없습니다.
이후에는 절대 되돌릴 수 없습니다.
아이디어와 그림. 샘플링은 신호에 인자를 곱하는 것입니다.
임펄스 트레인; 주파수 영역에서 스펙트럼은 배수마다 복제됩니다.
$f_{s}$. 니奎스트 기준: 대역 제한 신호가
$f_{max}$일 경우, $f_{s} > 2f_{max}$이면 완벽하게 복원 가능합니다. 그 이하에서는,
도출 과정. 샘플러 출력
주파수-foldover 현상으로 인해 고주파 성분이 낮은 주파수로 오인될 수 있습니다.
*6 kHz로 샘플링했을 때, 4 kHz 톤은 2 kHz와 구별할 수 없습니다.
도출 과정. 샘플러 출력
$x_{s}(t) = x(t)\sum_{n}\delta(t - nT)$는 컨볼루션-곱의 쌍대성(시간 영역의 곱 = 주파수 영역의 컨볼루션)에 의해
multiplication duality (multiplication in time = convolution in
frequency), the spectrum $(1/T)\sum_{k} X(\omega - k\omega_{s})$ —
replicas at every multiple of the sampling frequency. If
$X$ occupies $|\omega| < \omega_{s}/2$, the replicas never touch; any
더 좁은 간격이 이를 겹치게 하며, 이 겹침 영역 내에서는 어떤 필터도 구분할 수 없습니다.
두 시퀀스가 일치하는 이유는
해당 예제 1 — 4 kHz 알리이스. 4 kHz 코사인파를 6 kHz로 샘플링:
$4 > 6/2 = 3$, so the sequence is indistinguishable from
$|f - f_{s}| = 2$ kHz. Check sample by sample:
$\cos(2\pi \cdot \tfrac{4}{6} n) = \cos(2\pi \cdot \tfrac{2}{3} n)$이며
$\cos(2\pi \cdot \tfrac{2}{6} n) = \cos(2\pi \cdot \tfrac{1}{3} n)$;
두 시퀀스가 일치하는 이유는 다음과 같습니다.
$\cos(2\pi \cdot \tfrac{2}{3} n) = \cos(2\pi(\tfrac{2}{3} - 1)n) =
\cos(2\pi \cdot (-\tfrac{1}{3})n) = \cos(2\pi \cdot \tfrac{1}{3} n)$ ✓
(코사인 함수는 짝함수이다). 4 kHz 톤을 6 kHz로 샘플링하면, 이는 2 kHz 시퀀스가 된다.
해설 예제 2 — 알리아스 방지 예산으로 확장하기. 채널의
마이크가 20 kHz까지 신호를 포함하며, 샘플링 레이트는 44.1 kHz이다.
($f_{s}/2 = 22.05$ kHz). 25 kHz 간섭 톤은 알리이스되어
$44.1 - 25 = 19.1$ kHz — 명시된 20 kHz 대역 내에. 알리이스 방지 필터
샘플러 전에 이를 차단해야 한다: CD 샘플링인 44.1 kHz에서 가드 밴드는
단 22.05 − 20 = 2.05 kHz 폭밖에 되지 않아, 전문 녹음에서는
oversamples at 96 or 192 kHz (guard bands of 28 and 76 kHz) and filters
주파수가 어디에서 유래했는지를 알려주는 표지판이 없다.
주파수에는 출처를 나타내는 표지가 없습니다.
요약. 샘플링은 스펙트럼을 $f_{s} = 2f_{max}$에 복제하고,
엄격함; 등호에서 진동수 $f_{max}$는 영점에서의 샘플링이 가능함
중첩은 이미 밴드에 포함됨). 그리고 디지털 업샘플링을 가정하면,
대역 내부에 이미 접어들게 됩니다). 그리고 디지털 업샘플링을 가정하면
요약. 샘플링은 $f_{s}$에서 스펙트럼을 복제합니다;
Summary. Sampling replicates the spectrum at $f_{s}$;
$f_{s} > 2f_{max}$ or aliases fold; the anti-alias filter goes before the
sampler; the guard band between $f_{max}$ and $f_{s}/2$ is the design
예산입니다.
탐색하기
Different waves can pass through the same samples
$f_s>2f_{max},\quad f_a=|f-kf_s|\le f_s/2$
The worked 4 kHz cosine sampled at 6 kHz shares every sample with a 2 kHz cosine. Change phase to see why a negative-frequency fold must reverse cosine phase. At the Nyquist boundary, a sine can vanish at every sample. The audio example uses a 25 kHz tone at 44.1 kHz, which aliases to 19.1 kHz; raising the rate to 96 kHz avoids folding that chosen tone.
중요성. 채널의 아날로그 단계—커플링 콘덴서,
톤 조절 — 합리적 체계이며, 이 체계의 극점
함수는 일관성 있게 링링, 속도 및 안정성을 예측합니다.
아이디어와 그림. EE02의 라플라스 변환은
시스템 함수$H(s) = Y(s)/X(s)$이 됩니다. LTI 시스템의 경우,
$h(t) \leftrightarrow H(s)$을 변환 쌍으로 사용합니다. 합리적 $H(s)$ 인수분해
는 극점과 영점으로 이루어집니다: 각 극점은 자연 모드
$e^{pt}$에 기여하며, 수렴 영역(ROC)이 이를 결정합니다. 인과성
안정성은 모든 극점이 열린 좌반평면에 위치해야 함을 요구합니다.
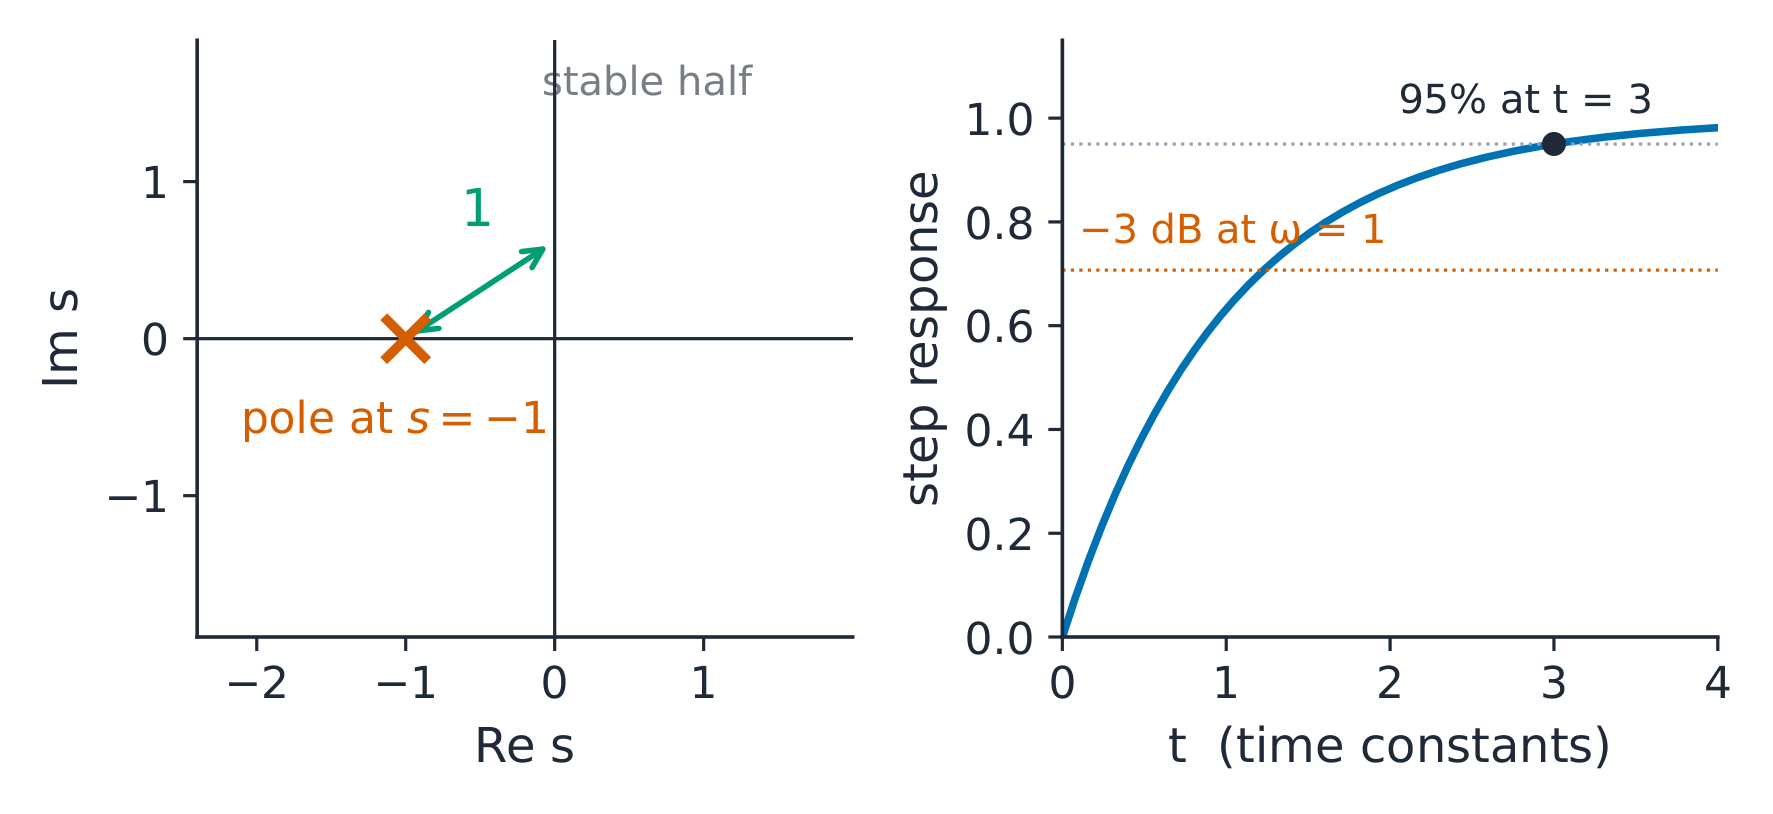
−1에 한 개의 극점: 시간에서의 감쇠율, 응답에서의 −3 dB 주파수 — 하나의 숫자, 세 가지 측정값
도출 과정.$\mathcal{L}\{e^{-at}u(t)\} = 1/(s+a)$에 대한
$\mathrm{Re}(s) > -a$ (일부 적분법 적용). 단위 단계
$1/s$입니다. 따라서 $H(s) = 1/(s+1)$이 단계 신호로 구동될 때:
부분분해를 통해 Unit 6.2과 세 줄의
대수 연산에 대한 합성 적분을 수행 — 두 경로 모두 동일한 곡선에 도달 ✓.
1에서 — −$H(s) = 1/(s+1)$ dB 지점은 정확히
pole at $s = -1$ IS the $e^{-t}$ in the impulse response (time constant
1 s); the step response settles at $1 - e^{-t}$ reaching 95% at
$t = 3$이 있습니다 — −$H(j\omega)$ dB 지점은 정확히 다음에 위치합니다
$|H(j \cdot 1)| = 1/\sqrt{2} = 0.707$ — the −3 dB point sits exactly at
극의 원점에서의 거리, 그리고 그 위 상위는 $-45°$입니다.
예제 2 — 2극 톤 컨트롤로 확장하기. 베이스
notch로 증폭, $H(s) = \dfrac{s^{2} + 2s + 100}{(s+1)(s+10)}$: 영점 위치
$-1 \pm j9.95$(이차원 평면의 허수 축 근처, 약 $\pm 10$ rad/s 부근에 있어)
그곳에 notch를 형성함: $|H(j10)| = 20/(10.05 \times 14.14) = 0.14$, 대략
−17 dB), 극점 위치 $-1$ 및 $-10$(모두 좌반평면 — 안정적 ✓). DC 이득
$100/10 = 10$(저역대역boost가 20 dB인 경우 ✓); 고주파 이득
$1$(분자의 $s^{2}$이 분모와 일치함). 확인해 보자,
중간 저하 지점: $\omega = 0$에서 20 dB; $\omega \to \infty$에서 0 dB; 전체
전이는 극 주파수 사이에서 일어나며 — 전체 이퀄라이저 곡선은 s-plane의
표시된 5개 지점에서 가독 가능합니다.
흔한 실수. ROC 없이 극에서 안정성을 판정하는 것.
(극이 $-1$에 있고 좌측으로 확장되는 ROC인 경우 비원인적이며 불안정합니다).
$H(s)$는 오직 ROC가 있을 때만 존재함을 잊어 버리는 것. 그리고 축척이
잘못된 극-영점 도표를 믿는 것: −3 dB 지점은 극의 원점에서의 '거리'입니다.
근접한 영점이 없는 1차 인자에 대해서만 해당합니다.
요약.$H(s) = Y/X$; 부분분수 분해는 변환을 다시 원시 함수로 복원함
지수함수; 극은 모드를 결정하고, ROC는 인과성을, 좌측
반평면은 안정성을, $s = j\omega$는 주파수 응답을 나타냅니다.
탐색하기
Move the zeros; watch the tone-control curve change
Start with the worked tone control, whose zeros are at −1 ± j9.95 and whose fixed poles are at −1 and −10. Its gain near 10 rad/s is about 0.14, while its DC gain is 10. Move the zeros farther from the imaginary axis to soften the dip, or onto it for an exact null. The causal system stays stable because the poles and ROC stay fixed. The distance products connect the s-plane directly to the gain curve.
6.6
이산 시간 시스템
중요성. 샘플링되면 채널의 이퀄라이저는 차분 방정식이 됩니다.
프로세서에서 실행되는 방정식 — 이를 수작업으로 반복하는 것이 그 동작을 실제로 이해하는 방법입니다.
행동은 실제로 이해됩니다.
개념과 그림. 합성곱의 이산적 대응체:
$y[n] = \sum_{k} x[k]\,h[n-k]$. 차분$y[n] = 0.5\,y[n-1] + x[n]$와 같은 방정식 — 감쇠가 있는 적분기
에 해당합니다. 동형 해의 모드는 $a^{n}$이며, $a$은
해법입니다.
해의 근입니다.
*각 단계마다 극한까지의 남은 간격이 반감됩니다 — 손가락으로 검증할 수 있는 기하수렴입니다
유도 과정.$y[n] = a\,y[n-1] + x[n]$에 계단 입력 및
초기 조건이 0인 경우, 첫 샘플들은
$1,\ 1+a,\ 1+a+a^{2},\ \ldots$ — 기하급수의 부분합이므로,
and the limit $1/(1-a)$ is the DC gain: the discrete echo of the
연속적인 $\int h < \infty$ 상태의 이산적 잔향입니다.
풀이 예제 1 — 반복하여 수렴하기.$y[n] = 0.5y[n-1] + x[n]$,
$y[-1] = 0$, 유닛 스텝 입력: $y[0] = 1$, $y[1] = 1.5$, $y[2] = 1.75$,
$y[3] = 1.875$ — DC 증폭률 $1/(1-0.5) = 2$로 접근합니다 ✓. 극한까지의
간격은 각 단계마다 반감됩니다(잔차는 $0.5^{n+1}$), 따라서 10
단계 후 간격은 $0.5^{11} \approx 0.05\%$ — 단 하나의 산술 연산 줄
전체 표를 예측하는 것.
worked example 2 — 진동 근으로 확장하기. 설정
$a = -0.8$: $y[n] = -0.8\,y[n-1] + x[n]$을 한 단계에 적용하면
$y[n] = \tfrac{1}{1.8}(1 - (-0.8)^{n+1})$ — 접근 방식이
$0.556$는 진동한다: $y[0] = 1$, $y[1] = 0.2$, $y[2] = 0.84$,
$y[3] = 0.328$. $|a| = 0.8 < 1$ 확인 — 여전히 안정적임(진동이
감쇠됨), 그리고 부호가 매 샘플마다 바뀌는 것은 음의 근의 지문이며, 허수 축 근처의 복소 극점 쌍에 대한 이산 유사체임.
부정 실수 근, 샘플링 속도의 절반에서 진동하는 복소 극점 쌍의 discrete 아날로그
비율 ($z = -0.8$이 $s = (\ln 0.8 \pm j\pi)/T$로 매핑됨).
요약. 미분 방정식 → 반복 계산; 기하급수 부분합; DC 이득 $y[-1]$; 단위 원 안쪽의 근 = 안정성; 음의 또는 복소 근 = 진동.
중요성. 이퀄라이저는 미분 방정식의 계수인
샘플링 값(단순히 $|a| < 1$만 결정함). 그리고 DC 이득을 $n = 0$에서
판단할 수 있습니다 — 그것은 $1/(1-a)$인 LIMIT이며, 샘플이
요약. 차분 방정식 → 반복 계산; 기하급수적 부분합;
DC 이득 $1/(1-a)$; 유닛 원 안쪽의 근 = 안정성; 부정 또는
중요성. 이퀄라이저는 미분 방정식의 계수인
탐색하기
Compute the next sample; test more than one input
$y[n]=a\,y[n-1]+x[n],\quad |a|<1\text{ for causal BIBO stability}$
Recover the worked step sequence 1, 1.5, 1.75, 1.875 from the stated zero initial state. Compare the alternating approach for a = −0.8. At a = −1, a step trace stays bounded, but an alternating input of the same bounded amplitude produces growing output. The strict root condition decides stability, rather than the appearance of one short trace.
6.7
z-변환
중요성. 이퀄라이저는 계수값으로 제공되며
$a_{k}, b_{k}$입니다.
어떤 수들이 선택되든 유닛 원은Their 주파수 응답을 읽는 곳임
나타남.
개념과 그림.z-변환 z
$X(z) = \sum_{n} x[n]z^{-n}$ plays Laplace's role in discrete time. The
$a^{n}u[n] \leftrightarrow 1/(1 - az^{-1})$입니다. 극이 단위 원 안쪽에 있으면 안정성이 보장되며, 역변환은 장식법 또는 부분분수로 구할 수 있습니다.
$|z| > |a|$. 인과성 시스템에서 극점이 유닛 원 내부에 있으면 안정적임. 그
역변환은 나눗셈 또는 부분분해이다.
단위 원은 주파수 축이며, 극 반지름은 감쇠를 의미합니다. 하나의 그림으로 두 영역을 연결합니다
도출 과정.$\sum_{n=0}^{\infty} a^{n}z^{-n}$은 공비로 기하급수이며,
비율 $az^{-1}$; 이는 정확히 $1/(1 - az^{-1})$로 수렴할 때만 가능함
$|az^{-1}| < 1$, 즉 $|z| > |a|$ — ROC은 극을 지나는 원의 외부이다.
극점을 통해. 안정성을 위해서는 ROC에 유닛 원이 포함되어야 함
(주파수 축 $z = e^{j\omega}$), 이는 $|a| < 1$ — 한 줄로 표현되는
단위 원 조건을 강요한다.
해제 예시 1 — 변환에 의한 적산기 재출력.$H(z) = 1/(1 - 0.5z^{-1})$, 극이 $z = 0.5$ — 단위 원 내부에 있어 안정성 ✓. 계단 응답:
안정적 ✓. 단계 응답:
$Y(z) = H(z)\,\dfrac{z}{z-1} = \dfrac{z^{2}}{(z-0.5)(z-1)}$; partial
fractions give $y[n] = 2(1 - 0.5^{n+1})$. Check $n = 0$: $2(1 - 0.5) = 1$
✓ matches the iteration of Unit 6.6, and $n \to \infty$ gives
$2$ ✓ — the DC gain again. Two methods, one sequence.
해설 예시 2 — 평면 간 사전. 매핑
$s \to z = e^{sT}$은 $s = j\omega$을 단위 원으로 보냅니다.
$e^{j\omega T}$(주파수 = 각도)과 연속적인 감쇠율
$\sigma$이 반지름 $e^{\sigma T}$로 변환됩니다. 적분기의 극점이
$z = 0.5$에 위치하고 $T = 1$ ms와 대응되는 것은
$\sigma = \ln(0.5)/0.001 = -693\ \text{s}^{-1}$ — 시간 상수가
$1/693 = 1.44$ ms입니다. Unit 6.6의 반복 iteration을 확인하면, 간격이
SAMPLE($0.5 = e^{-0.693}$)마다 절반으로 줄고, 초당 $0.693/T$은 동일한
$-693\ \text{s}^{-1}$ ✓입니다. 두 변환은 같은 강에서 바라본 하나의 주제입니다.
두 개의 댐(dam)입니다.
Common mistakes. Quoting $H(z)$ without its ROC (the same rational
함수는 ROC(수렴 영역)가 변경될 때 서로 다른 시스템을 설명할 수 있음). 주파수 응답 읽기
off the real axis (it lives on $|z| = 1$). And confusing $z$ and
$z^{-1}$ 관례 — 인과성 시열 $a^{n}u[n]$에 대해, ROC는
$|z| > |a|$; 좌측 시열은 다른 ROC를 가짐.
요약.$a^{n} \leftrightarrow 1/(1-az^{-1})$, ROC는 외부 영역;
유도 과정. 반지름 $z = e^{sT}$인 균일하게 전하된 구 내부에서
주파수를 각도로 매핑하며, DC 이득 $1/(1-a)$은
반복 iteration을 두 단계 이전과 연결하여 루프를 완성합니다.
탐색하기
The ROC decides which sequence and which stability claim
$H(z)=\frac{1}{1-az^{-1}},\quad\text{stability requires the unit circle in the ROC}$
Start with the causal pole at 0.5 and a probe on the unit circle, where the geometric sum converges to 2. Keep the same rational expression but choose anti-causal support; the ROC moves inside the pole circle and the unit circle is excluded. A pole at 1.2 can instead give a stable anti-causal sequence. Probe the ROC boundary away from the pole to see why a finite algebraic value does not prove series convergence.


 *각 단계마다 극한까지의 남은 간격이 반감됩니다 — 손가락으로 검증할 수 있는 기하수렴입니다
