이는 University Electrical Engineering의 열 번째 과정입니다: 제어
시스템**. EE06가 시스템 함수를 제공했습니다. 이 과정은 이를 감싸는
피드백 루프를 완성하고 엔지니어의 질문에 답합니다: 어떻게 하면
출력이 입력에 빠르게, 정확히, 그리고 진동 없이 따라가도록 할 수 있는가?
단위 10.1과 10.2은 식물(제어 대상)의 모델을 구축하고 이를 하나의 전달함수로 축소합니다.
(제어된) 시스템으로 단순화하여 하나의 전달 함수로 줄인다.
단원 10.3부터 10.5까지 시간 응답을 예측하고 설계하며, 사양,
안정성, 근 궤적, 보정기를 다룬다.
단위 10.6과 10.7은 주파수 영역에서 작동합니다: 마진, 니퀴스트, PID 및 보정기 등.
보상기를 설계할 수 있는가.
단원 10.8에서는 상태 공간 이론을 소개하며, 여러 상태를 모델링하는 방법과
선형 대수학 기반의 설계 기법을 다룬다.
전 과정에 걸쳐 하나의 관행이 존재합니다. 모든 설계는 두 가지
영역. 위상 여위는 감쇠를 예측한다. 극 배치법은 전이함수를 예측한다.
최대 오버.forEach. 모든 대수적 안정성 주장은 두 번째 방법으로 검증된다:
루스-허르비츠는 근 궤적과, 뉴퀴스트는 루스-허르비츠와 비교한다. 두 경로가
동일한 수로 이어질 때, 그 수를 신뢰할 수 있다.
10.1
동적 시스템의 모델링
중요성. 크루즈 컨트롤 자동차는 경사도에서 100 km/h를 유지한다. 3D 프린터는
플라스틱 방울을 0.05 mm 이내 정밀도로 위치시킨다. 둘 다 같은 방식으로 시작한다: 물리적 시스템의 동작을 계산 가능한 식으로 기록하는 것이다.
물리 시스템의 동작을 계산 가능한 방정식으로 표현한다.
핵심 개념. 거의 모든 물리적 영역에서 에너지는 저장되고 흐르며 소실되는
모든 패턴이 동일하다. 뜨거운 탱크는 열을 저장하고 히터로부터 열을 얻으며, 방으로 열을 잃는다.
콘덴서(축전기)는 전하를 저장하고, 소스로부터 이를 얻으며, 저항기를 통해 누설시킨다.
각각을 하나의 상태 변수$x$로 표기하면 다음과 같은 식이 성립한다:
이들이 말한 바는 다음과 같습니다
$$\text{(how fast } x \text{ changes)} \;=\; \text{(drive in)} \;-\; \text{(leakage out)}.$$
1차 모델은 다음 형태를 가진다: $\tau\, \dfrac{dx}{dt} + x = K\,u(t)$
The Greek letter $\tau$ (tau) is the time constant, measured in
seconds: it says how long the storage takes to respond. The symbol $K$ is the
DC gain: the final value of $x$ per unit of steady input $u$. With a step
input of size $U$, the solution is $x(t) = KU\,(1 - e^{-t/\tau})$, which
reaches 63.2% of its final value at one time constant.
선형화. 실제 시스템은 직선이 아니다. 진자
$\ddot\theta = -(g/l)\sin\theta$를 따르며, 이는 단일 이득이 없습니다. 해결책은
작동점(작업하는 상태)을 선택하고
해당 지점에서의 기울기인 접선으로 곡선을 대체하는 것입니다. 정지 근처에서 $\sin\theta \approx \theta$이므로,
진자(페널럼)는 고유 진동수를 가진 프링과 같은 거동을 보입니다.
$\omega_n = \sqrt{g/l}$입니다. 길이가 $l = 0.9$ m인 경우, $g = 9.81$
m/s²을 사용하여 $\omega_n = \sqrt{9.81/0.9} = 3.30$ rad/s, 약 0.53 Hz를 얻습니다: 느린
놀이터의 그네입니다. 동일한 원리는 $q = 2\sqrt{h}$로 배수되는 탱크에도 적용됩니다.
(단위: m³/h, $h$는 m): 기울기 $\dfrac{dq}{dh} = 1/\sqrt{h}$은 0.5과 같습니다
$h = 4$ m 부근에서, 그리고 1/3은 $h = 9$ m 부근입니다. 선형 모델은 오직
작동점 근처에서만 정확하며, 기울기는 그 정확도를 나타냅니다.
아머처 제어 DC 모터: 두 가지 물리 법칙, 하나의 내부 피드백 루프
Worked example 1: an RC circuit. Take $R = 2$ kΩ and $C = 100$ µF. The
resistor carries the current $\dfrac{v_{in} - v}{R}$ and the capacitor
integrates it, so
This is the first-order model with $\tau = RC = 2000 \times 100\times10^{-6} = 0.2$ s and $K = 1$. Step the input from 0 to 5 V and the capacitor reaches
$5(1 - e^{-1}) = 3.16$ V, which is 63.2%, after 0.2 s. Sense check: a bigger
$R$ or a bigger $C$ means a slower circuit, and the product $RC$ has units of
초이므로 모델은 일관성이 있습니다.
해설 예제 2: 아머처 제어 DC 모터. 이 모델은
전 과정에 걸쳐 사용됩니다. 모터의 로터 관성 모멘트는 $J = 0.01$ kg·m²입니다.
friction $B = 0.1$ N·m·s, motor constant $K = 0.5$ (in N·m/A, numerically the
same as V·s/rad), and armature resistance $R = 1$ Ω. The inductance is small,
so we neglect it. Two physical laws couple the electrical and mechanical
sides:
Torque law: current makes torque, $T = K\,i$, with $T$ in N·m and $i$ in A.
Newton's law for the rotor: $J\,\dot\omega = T - B\,\omega$, where
숫자를 대입합니다. 분모가 $\omega$이므로,
The coupling runs both ways. The spinning armature also generates a back-EMF
voltage $K\omega$, so Kirchhoff's voltage law (KVL) gives $V = R\,i + K\omega$. In the s-domain, with zero initial conditions, the two laws become
The model has one pole at $s = -35$ rad/s. The time constant is
$1/35 = 28.6$ ms: fast. The DC gain is $50/35 = 1.43$ rad/s of final speed
per volt. Sense check at DC: with everything constant the motor equations are
pure algebra, and indeed $\dfrac{K}{BR + K^{2}} = \dfrac{0.5}{0.35} = 1.43$.
전체 전이 현상은 세 가지 물리 상수에서 기인하며, 역기전력
은 도표에 피드백 루프로 나타납니다. 모터는 이를 무료로 생성합니다. 두
변수는 $i$과 $\omega$이며, 이는 정확히 유닛
10.8이 수식화하는 상태 변수입니다.
흔한 실수.
KVL에서 후진 기전력 항 $K\omega$을 제거함. 결과는 더 단순해 보이지만,
is badly wrong: $\dfrac{K}{(Js+B)R} = \dfrac{50}{s+10}$ predicts 5 rad/s per
volt instead of 1.43 and a time constant of 100 ms instead of 28.6 ms. The
모터의 빠른 응답 속도는 백EMF에 내장된 피드백 메커니즘 때문입니다.
작동점으로부터 멀리 떨어진 선형화 사용. 탱크의 기울기는 0.5
지점에서 $h = 4$ m이고, 0.33 지점에서 $h = 9$ m입니다. 하나의 기울기로 두 조건을 모두 충족할 수 없습니다.
유닛 오류: $J$는 kg·m², $B$는 N·m·s, $\omega$는 rad/s입니다. 다음을 확인하십시오.
모든 법칙에서 모터 상수가 동일한지 확인하십시오.
요약. 저장, 흐름 및 소산에 의해 $\tau\dot x + x = Ku$이 생성됩니다. 작동점을 선택하고
기울기를 취하면, 그 근처에서의 세계는 선형화됩니다.
The motor model $50/(s+35)$ is our running example from here on.
중요성.블록도는 엔지니어가 시스템을 설명하는 방식입니다:
자동차 크루즈 컨트롤 포스터는 방정식 나열이 아닌 블록도입니다.
개념. 전이함수 $G(s)$는 영초기조건에서 s영역 내 출력과 입력의 비율입니다. 블록이 연결될 때 대수학 대신 연산이 적용됩니다:
to input in the s-domain, with zero initial conditions. When blocks are
connected, arithmetic replaces algebra:
피드백: 루프 값으로 나누기, $G = G_1 G_2$.
병렬 연결(두 블록이 동일한 합으로 들어감): 더하기, $G = G_1 + G_2$.
피드백 루프: 루프 전체로 나누기, $T = \dfrac{G}{1 + GH}$.
The feedback formula deserves its one-line derivation. The error is $e = r - H\,y$ and the output is $y = G\,e$. Combine them: $y = G(r - Hy)$, move the
$GH\,y$ term across, and $y(1 + GH) = Gr$. The equation
$$1 + GH = 0$$
특성 방정식입니다. 근은 폐루프 극점이며, 전체 안정성 특성을 나타냅니다. 내부 루프를 먼저 축소하고,
모든 단계에서 분모가 보일 수 있도록 하십시오.
내부 루프를 먼저 축소하고, 직렬 연결을 수행한 뒤, 마지막에 외부 루프를 폐쇄하십시오.
내부 루프를 먼저 축소하고, 직렬 연결을 곱한 후, 외부 루프를 마지막으로 폐루프화하세요
Worked example 1: one loop, read like a second-order system. Put
$G_1 = \dfrac{1}{s+1}$ and $G_2 = \dfrac{1}{s+2}$ in series with gain $K = 6$,
under unity feedback ($H = 1$):
Now read the second-order parameters by matching against $s^{2} + 2\zeta\omega_n s + \omega_n^{2}$. Here $\omega_n = \sqrt{8} = 2.83$ rad/s and
the damping ratio$\zeta = \dfrac{3}{2 \times 2.83} = 0.530$. That
표준 설계 영역 $0.4 \le \zeta \le 0.7$ 내부에 위치하며, 단위 10.3
이는 약 14%의 오버슈트를 유발합니다.
작업 예제 2: 중첩 루프. 내부 루프 $\dfrac{2}{s}$이
피드백 이득 0.5는 $\dfrac{1}{s+1}$과 직렬로 연결되어 있으며, 모두
단위 피드백 외부 루프 내에 있습니다. 단계 1, 내부 루프를 축소:
읽기: $\omega_n = \sqrt{3} = 1.73$ rad/s 및 $\zeta = \dfrac{2}{2\times 1.73} = 0.577$. 복잡했던 도식이 두 개의 숫자로 변했습니다. 진정으로 복잡한
도식에 대해, 메이슨의 이득 규칙은 이를 하나의 식으로 수행합니다: 전진 경로 이득을 합하고, 서로 접촉하지 않는 루프의 곱을 뺍니다. 이는
path gains, subtract the products of loops that do not touch. Reach for it
블록 대수가 실제로 얽히기 시작할 때, 그 이전이 아닙니다. 간단한 도표에서는
위 세 가지 규칙이 더 빠릅니다.
이며 첫 번째 피크는 도함수가 0이 되는 지점, 즉
$\omega_d t_p = \pi$에 위치합니다. 이를 포락선 방정식에 대입하면 $M_p$를 얻습니다.
정상 상태 오차는 추가 개념이 필요합니다. 개루프 시스템에 있는 적분기를 세십시오:
그 개수인 시스템 유형입니다. type-1 시스템(적분기 하나)은 계단 신호에 대해
적분기)는 계단 입력에 대해 영구 오차가 없으며, 속도 오차$K_v = \lim_{s\to0}\, sG(s)$로 결정합니다. 모든 과응답 계산 전에 루프에서 상수를 읽으십시오.
$\dfrac{1}{K_v}$. 계산하기 전에 루프에서 상수를 읽으십시오.
과응답.
10부터 90% 상승 시간은 계단 신호로부터 수치적으로 계산됩니다.
반응을 0.41초로 설정하십시오. 도메인 간 câke를 수행하면: $\zeta = 0.5$가 오게 되어야 합니다.
약 50도의 위상 여裕와 함께, 유닛 10.6의 작동 규칙 $\zeta \approx PM/100$이 이 루프를 닫습니다.
$t_s$을 대역폭 없이 인용합니다. 2% 및 5% 추정치는 인자만큼 차이납니다.
$\tfrac{4}{3}$.
제로 또는 추가 극점을 가진 시스템에 2차 공식 적용
한 쌍의 극점이 실제로 지배적인지 확인하지 않고.
요약. 극점 포함, 사양 출력: $M_p$, $t_p$, $t_s$, 그리고 오차
상수. 극면의 감쇠 선은 일정 초과량 선입니다.
10.4
라우스 안정성
중요성. 안정성은 모든 다른 설계가 성립하기 전에 반드시 갖춰야 하는 유일한 속성입니다.
자신 스스로 포화 상태에 도달하는 루프는 조정되지 않은 것이 아니라, 이미 고장 난 것입니다.
조절된 상태; 하지만 불안정해졌다.
핵심 개념. 폐루프 시스템이 안정적이려면 characteristic polynomial(특성 방정식)의 모든 근이 음의 실수부를 가져야 합니다. Routh 배열은 아무런 해를 구하지 않고도 이러한 근의 개수를 세어줍니다. 계수를 두 줄로 나열한 뒤 아래쪽으로 채워 나갑니다. 각 새로운 항목은 위 두 행의 요소를 교차 곱하여 나누는 방식으로 계산되며, 첫 번째 열의 부호 변경 횟수는 우반평면(RHP) 근의 개수와 같습니다. 첫 번째 열에 부호 변경이 없으면 RHP 근이 없음을 의미하므로, 시스템은 안정합니다.
특성 다항식이 음의 실수를 가진다. 劳斯 표
해결하지 않고도 해당 근의 개수를 세어낸다. 계수들을 두 행에
적어 아래로 채워 나간다. 각 새로운 항은 위 두 행에 대한
교차 곱하기-나누기 연산이며, 첫 번째 열의 부호 변경 횟수는
우반평면(RHP) 근의 개수와 같다. 첫 번째 열에 부호 변경이
없으면 RHP 근이 없음을 의미하므로: 안정하다.
첫 번째 열은 $1,\, 2,\, 1,\, -6,\, 5$으로 읽힙니다: 두 가지 부호 변경이 있습니다($+1$에서
$-6$, then $-6$ to $+5$), so two RHP roots. Check by the exact roots, which
그것들은 $-1.29 \pm j0.86$과 $+0.29 \pm j1.42$입니다: 실제로 우반평면에 두 개의 근이 있으며,
배열은 사차방정식을 풀지 않아도 그것을 알려주었습니다.
해설 예제 2: 이득 범위 찾기.$s^{3} + 5s^{2} + 6s + K$가 안정적이도록 하기 위해 $K$는 어떤 값이어야 합니까? 배열을 구성합니다:
안정성을 위해서는 $\dfrac{30-K}{5} > 0$과 $K > 0$이 필요하므로, $0 < K < 30$가 되어야 합니다. 정확히
exactly $K = 30$ the $s^{1}$ row vanishes. That is not an error: a whole zero
이 값은 임의적일 수 있으며, 음의 재스케일링은 실제로 세는 부호 자체를 뒤집을 수 있다.
위 행 $5s^{2} + 30 = 0$을 기반으로 구성되므로, $s = \pm j2.45$이다. 시스템
경계에 위치합니다: 경계 안정성, 지속되는 진동입니다.
2.45 rad/s에서 증폭되거나 소멸하지 않습니다. 다음 두 단위는 다른 두 가지 경로를 통해 이 같은
경계에 도달합니다.
劳斯 테스트는 모든 근을 구하기 전에 안정적인 설계 영역을 그립니다
설계 도면. 가족 $s^{3} + as^{2} + 8s + K$에 대해, 같은
교차 곱은 $s^{1}$ 항목 $\dfrac{8a - K}{a}$을 제공하므로, 안정성은
정확히 $0 < K < 8a$입니다: $(a, K)$ 평면에서의 직선 경계입니다. 현재 진행 중인
이 과정의 실체 plant, $s(s+2)(s+4)$,는 $a = 6$과 한계 $K = 48$를 가집니다: 모든
나중 단위가 그same 지점에 착륙합니다.
흔한 실수.
불완전한 다항식을 배열에 공급하는 것. 계수는
$s^n$부터 하향으로 모든 차수를 포함해야 합니다; 누락된 차수는 계수 0을 얻습니다.
단순화를 위해 음수 값으로 줄을 나누기. 양수 값으로 재스케일링은 무료입니다; 음수 재스케일링은 세는 중인 부호 자체를 뒤집습니다.
숫자는 자유롭지만, 음의 재척도는 세는 부호 자체를 반전시킵니다.
Treating a single zero in the first column as failure. Replace it with a
small positive $\varepsilon$ and continue; a whole zero row needs the
요약. 배열을 구성하고, 첫 번째 열의 부호 변경 횟수를 세고, RHP
Calling the $K = 30$ case “stable”. Poles on the axis mean marginal, not
요약. 배열을 구성하고 첫 번째 열의 부호 변화를 세면 RHP
어떤 것을 구축하기 전에 변형시킬 수 있습니다.
근을 구하지 않고 근의 개수가 도출됨. 매개변수 범위는 한 줄에서 읽음.
각 분기는 개루프 극($K = 0$ 위치)에서 시작하여 영점 또는 무한대로 끝납니다. 표준 도면 규칙들은 모두 이 하나의 조건에서 파생됩니다:
무한대이다. 표준 스케치 규칙은 이 하나의 조건에서 모두 유도된다:
실수축 구간: 우측에 극과 영점의 합이 홀수개 있을 때 그 구간에 근궤적이 존재합니다.
극점과 영점의 합이 우측에 위치한다.
점근선의 각도 $\dfrac{180°(2k+1)}{n-m}$는 극의 합에서 영점의 합을 뺀 중심점(centroid)을 기준으로 합니다.
극점의 중심에서 영점을 뺀 값이다.
The breakaway point, where branches leave the real axis, solves
$\dfrac{d}{ds}\Bigl[\dfrac{\prod(s-p_i)}{\prod(s-z_i)}\Bigr] = 0$에서만 해당한다.
근궤적 위에 있는 근만 유효합니다.
$s = -0.845$ (궤적 위에: 유지)와 $s = -3.155$ ($-4$
와 $-2$ 사이, 궤적 외부: 배제)을 얻는다. 분리점에서 이득은 $K = |s(s+2)(s+4)| = 0.845 \times 1.155 \times 3.155 = 3.08$이다. $j\omega$
교차점: $s = j\omega$에 대해 실수부는 $K = 6\omega^{2}$이고
허수부는 $\omega^{2} = 8$이므로, $\omega = 2.83$ rad/s 및 $K = 48$.
Routh 경계에서 구한 동일한 48임.
극이 출발하여 −0.845에서 만나 점근선에 휘어지며 K = 48에서 불안정 상태로 진입함
해설 예제 2: 궤적 상 감쇠 사양 설계. 조건으로 요구됨
$\zeta = 0.5$. The poles must sit on the ray at $\arccos 0.5 = 60°$ from the
negative real axis, that is on $s = -\sigma + j\,\sqrt{3}\,\sigma$ for some
$\sigma > 0$. Search along the ray for the point that satisfies the angle
condition. At $\sigma = 0.667$ the three pole angles are $120° + 40.9° + 19.1° = 180°$ exactly, so the design point is
기하학적 구성을 확인하라: $|s^{*}| = \sqrt{0.667^{2} + 1.155^{2}} = 1.334$과
$\dfrac{0.667}{1.334} = 0.500$, exactly the damping asked for. Check the
stability room: $K = 8.30$ sits far below the limit 48, so damping, not
$\zeta$에 위치하며, 쌍극자보다 훨씬 왼쪽에 있어 쌍극자가 지배적이므로
$-4.67$, well to the left of the pair, which is why the pair dominates and
the second-order predictions hold.
흔한 실수.
위상 여량 PM: 이득 교차 주파수에서
실수축 위상도상의 점은 물리적 의미를 가진다.
원점으로부터의 거리로 감쇠를 읽기. $\zeta$는
영점각의 코사인 값이다: 원은 상수 $\omega_n$, 직선(레이)은 상수 $\zeta$를 나타낸다.
점근선이 $j\omega$와 교차한다고 가정하기. 계산하는 것은
$1 + KL_0 = 0$에서의 교차점이며, 점근선은 단순한 스케치 보조 도구일 뿐이다.
요약. 각도 조건 내에서의 스케치: 선분, 중심점, 점근선,
탈출점, 교차점. 설계란 감쇠 선까지 궤적을 따라 이동하고
이때의 이득값을 읽는 것이다.
중요성. 산업 현장에서 정확한 영점 위치를 알 수 없는 경우가 많습니다. 대신 주파수 응답을 측정합니다. 마진(Margins)은 그 언어로 표현된 공학적 허용오차입니다: 이 루프가 불안정성에 얼마나 근접해 있는지를 데시벨(dB)과 도(degree) 단위로 나타낸 것입니다.
감쇠 선을 따라 위치를 확인하는 것입니다. 마진이라는 공학적 허용오차는
이 용어로 표현됩니다: 이 루프는 불안정 상태에 얼마나 가까운지, 데시벨과
degrees?
핵심 개념. 보드 도표는 루프 이득 $L(j\omega)$의 크기(데시벨 단위, 로그 주파수 대)
dB, against log frequency) and phase (in degrees). Each pole contributes a
$-20$ dB/decade slope and up to $-90°$ of phase; each zero contributes the
opposite. Two numbers read off the plot carry the stability information:
Phase margin PM: at the gain crossover frequency
(where $|L| = 1$), how many degrees the phase sits above $-180°$.
이득 마진 GM: 위상 교차(where
$\angle L = -180°$), $|L|$이 1보다 낮게 있는 비율 계수.
도메인을 연결하는 작동 규칙은 $\zeta \approx PM/100$입니다: a
50° 마진은 $\zeta \approx 0.5$처럼 동작하며, 16% 근처에서 오버슈트가 발생합니다. 이
니퀴스트 기준은 안정성 개수를 정확히 계산하게 합니다. 그래프를 그으세요.
$L(j\omega)$을 $\omega$에 대해 $-\infty$부터 $+\infty$까지 그리며, 시계 방향으로 세기
encirclements$N$ of the point $-1$, and the closed loop has $Z = N + P$
우측 반평면 극점을 가질 때, 여기서 $P$은 개루프 RHP 극점의 개수를 세는 것입니다. (극점이
origin, as in our running plant, is indented to the right on the Nyquist
PM은 이득 크로스오버 지점에서 읽으십시오; 위상이 −$-1$°에 도달하지 않으므로 GM은 무한대입니다
해제 예제 180: 산술적 마진. 예를 들어
위상은 오직 점근적으로 1에 가까워질 뿐입니다. 시간 영역으로 교차 검증:
$L = \dfrac{100}{s(s+10)}$입니다. 제곱하면 $|L| = 1$이 되므로,
$\omega\sqrt{\omega^{2}+100} = 100$. Squaring gives $\omega^{4} + 100\omega^{2} - 10^{4} = 0$, so
마진은 $-90° - \arctan(7.86/10) = -90° - 38.2° = -128.2°$입니다. 이득 마진은 무한대입니다:
phase margin is $PM = 180° - 128.2° = 51.8°$. The gain margin is infinite:
the phase only approaches $-180°$ asymptotically. Cross-check in the time
domain: the closed loop is $\dfrac{100}{s^{2} + 10s + 100}$, exactly the
prototype with $\omega_n = 10$ and $\zeta = 0.5$, an overshoot of 16.3%. The
rule $\zeta \approx PM/100$ predicted 0.52 against an exact 0.5: a working
예측치이며 정리가 아닙니다.
*한 가지 곡선 형태; 이득이 이를 −1로 밀어내며 이동합니다. K = 96일 때, 이 곡선은 점 *를 두 번 감쌉니다.
해설 예제 2: 세 가지 방식의 주행식 식물. 다음을 고려하십시오.
$L = \dfrac{20}{s(s+2)(s+4)}$는 이득이 두 배 이상 증가한 $\zeta = 0.5$ 설계입니다.
than doubled. The phase reaches $-180°$ where the imaginary part of
$s(s+2)(s+4)$에서 소실되어, $\omega = \sqrt{8} = 2.83$ rad/s 지점에서 존재하며,
The gain crossover solves $\omega\sqrt{\omega^{2}+4}\sqrt{\omega^{2}+16} = 20$, giving $\omega_{c} = 1.73$ rad/s. The phase there is $-154.3°$, so $PM = 25.7°$. The rule predicts $\zeta \approx 0.26$ and a ringing response;
simulating the exact closed loop gives 48% overshoot, the behaviour the
마진에서 약속한 것이다. 이제 뉴퀴스트 검토를 수행하자. $-180°$에서의 진폭
frequency is $K/48$, so at $K = 20$ the curve passes 0.42 to the
right of $-1$: no encirclement, stable. At $K = 48$ it passes exactly through
$-1$: marginal. At $K = 96$ it wraps twice clockwise around $-1$, so $Z = N + P = 2 + 0 = 2$ closed-loop RHP poles. Routh on $s^{3} + 6s^{2} + 8s + K$
says unstable for $K > 48$, with two RHP roots at $K = 96$. Three methods,
one answer.
흔한 실수.
Reading margins off the closed-loop response. Margins live on the loop
gain $L$, before the loop closes.
두 가지 교차점을 혼동하기. PM(위상 마진)은 이득 교차점에 속하며, GM(이득 마진)은 위상 교차점에 속합니다.
phase crossover.
Counting encirclements of the origin. The criterion counts crossings of
the point $-1$, and with this sign convention clockwise is the positive
direction.
Forgetting $P$. If the plant itself has RHP poles, $Z = N + P$ needs that
개수; $N$만으로는 정답이 아닙니다.
요약. Bode는 PM과 GM을 초 단위로 제시합니다; $\zeta \approx PM/100$은 이들을 시간 영역으로 변환하며, Nyquist는 RHP 극점을 정확히 세고, 세 가지 모두 Routh와 일치해야 합니다.
them into the time domain; Nyquist counts RHP poles exactly, and all three
must agree with Routh.
비례항이 즉시 반응합니다. 적분항은
기억합니다: 시스템의 타입을 높여 정상 상태 오차를 제거합니다. 이
미분항은 예측하며, 오차가 이동하는 속도에 비례하여 감쇠를 추가합니다.
the error moves. In the series (ideal) form, $u = K_{p}\bigl(e + \frac{1}{T_i}\int e\,dt + T_d\dot e\bigr)$, the tuning constants are the
작업 예시 $T_i$: 미분을 추가하고 리드network를 설계하십시오.$T_d$을 유지하고 미분을 추가하십시오. PD 루프의 특성 다항식은
The classical first cut is Ziegler-Nichols ultimate-gain tuning: raise the
proportional gain until the loop just oscillates, record the ultimate gain
$K_u$ and oscillation period $T_u$, and look up the row of the table. The
price list matters as much as the gains. P alone never removes steady-state
실험 한 번으로 주변 영역에 도달하게 하지만, 작업을 완료하지는 못합니다.
참조값이 아닌 측정된 출력, 또는 모든 설정점 변경 시
구동기를 작동시킨다.
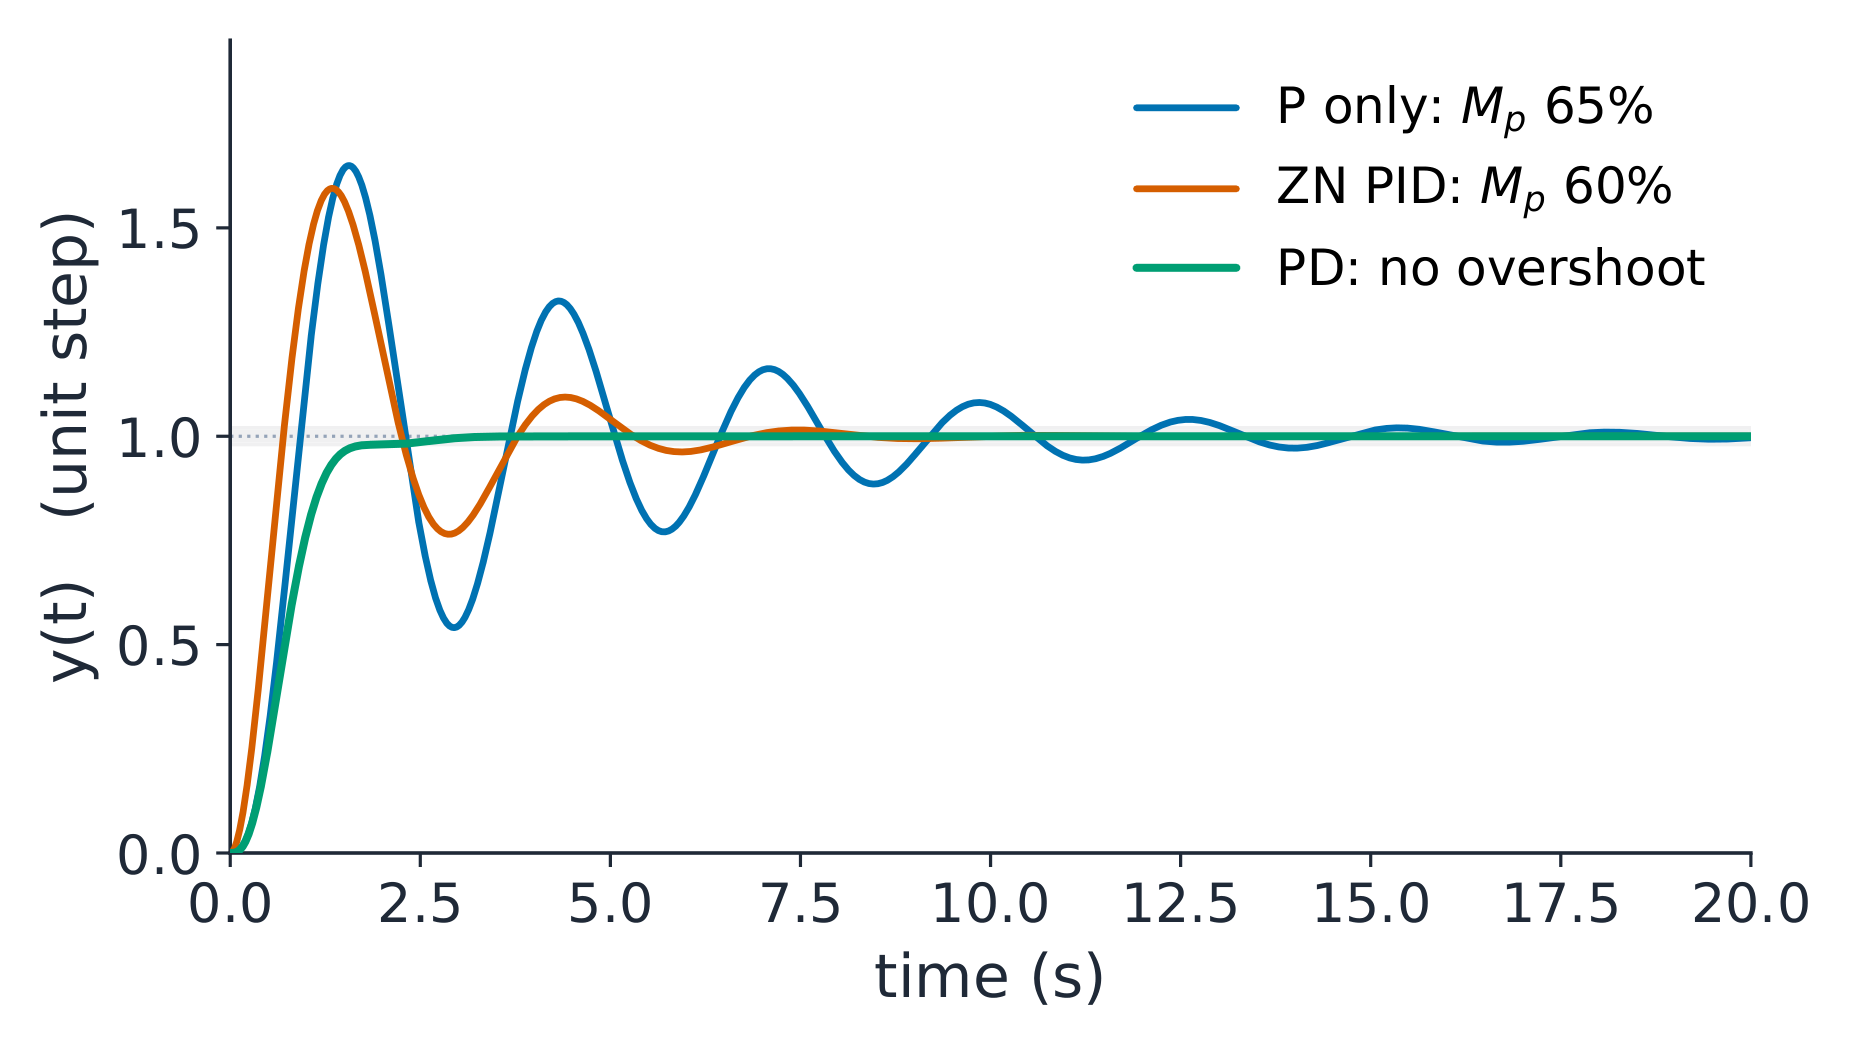
식물 1개, 3가지 조정; 모든 곡선은 폐루프 방정식에서 시뮬레이션됨
해설 예제 1: 동적 식물에 적용된 지글러-니콜스법. 루프가
$\dfrac{K}{s(s+2)(s+4)}$ oscillates at $K_u = 48$ with $\omega_u = \sqrt{8} = 2.83$ rad/s (the Routh and Nyquist boundary), so the period is $T_u = \dfrac{2\pi}{2.83} = 2.22$ s. The PID row of the table gives
실제로 무엇을 얻는가? P 제어기만 사용하고 $K_p = 28.8$일 때, 폐루프는
$s^{3}+6s^{2}+8s+28.8$에 극점 $-5.50$과 $-0.25 \pm j2.27$을 가진다: 65%의
오버슈트, 15 s 부근에서의 정정 시간, 그리고 영구적인 램프 오차가 발생한다.
$\dfrac{1}{K_v} = \dfrac{8}{K_p} = 0.278$. 지글러-니콜스 PID는 이 오차를
완전히 제거하는데, 적분기가 타입을 높이기 때문이며, 첫 번째 오버슈트는
is 60%, decaying to about a sixth each cycle: the recipe aims at a
한 실험에서 근사치를 제공할 뿐, 작업을 완성하지 못한다.
you in the neighbourhood in one experiment, and it does not finish the job.
Worked example 2: finish with derivative, and size a lead. Keep $K_p = 28.8$ and add derivative. The PD loop's characteristic polynomial is
$s^{3} + 6s^{2} + (8 + K_{p}T_d)s + K_{p}$: the D term literally adds to the
damping coefficient. Raise $T_d$ from the Ziegler-Nichols value until the
ringing stops. At $T_d = 0.5$ s the polynomial is $s^{3}+6s^{2}+22.4s+28.8$
with poles $-2$ and $-2 \pm j3.22$. Where derivative acts matters: on the
측정 (아래와 같은 올바른 절차) 기준 단계는 어떤
영점도 없으며, 시뮬레이션 단계는 전과 같은 과응답이 없이 2.1 s에 수렴합니다.
오차에서 PD 영점이 $-2$의 실제 극점을 상쇄하고 남게 된
쌍극자 $\zeta = 2/3.79 = 0.53$는 약 14%의 진동(링거)을 여전히 보입니다: 양방향 모두 감쇠가
있지만, 측정 형식만 킥-프리(kick-free)입니다. 경사 오차는 $0.278$로 유지됩니다:
미분은 정확도가 아닌 감쇠를 제공합니다. 정확도와 속도를 동시에 얻기 위해
항들을 결합하여 재조정이 필요하며, 이는 시트 10.7의 문제와 정확히 일치합니다.
전위 보상기는
보상 장치 역시 동일한 역할을 합니다. 리드 보상기
+$\dfrac{1+\tau s}{1+\alpha\tau s}$° 상승을 위해 $0 < \alpha < 1$입니다. 같은
한 주파수에서 극점을 형성하고 위상을 확보합니다. 최대 상승량은
+45°의 상승을 위해, $\alpha = \dfrac{1-\sin 45°}{1+\sin 45°} = 0.172$입니다. 동일한
네트워크는 고주파 이득을 $\dfrac{1}{\alpha} = 5.8$만큼 높이며,
안티윈드업은 모든 실제 구현에 포함되어야 합니다. 액추에이터가 포화 상태에 도달하면 적분기는 소모할 수 없는 오차를 계속 적분하여 축적합니다.
네트워크는 동일한 쌍극자 $\alpha > 1$로 구성됩니다: 저주파 이득을 확보하여
위상 지연이라는 대가로 오차를 줄이는 것이다.
안티윈딩업은 모든 실제 구현에 포함되어야 합니다. 액추에이터가
포화 상태에 도달하면 적분기는 소모할 수 없는 오차를 계속 누적하게 되며,
회복 시에는 저장된 작용량을 하나의 큰 과응답으로 방출합니다. 두 가지
표준 해결책: 출력이 포화될 때 적분기를 클램프하거나,
back-calculate, feeding a gain times the saturation excess back to reduce
적분기를 줄입니다. 이 중 하나를 사용하지 않으면, 첫 번째 실제 포화가 설계한 모든
마진(Margin)을 소모하게 됩니다.
흔한 실수.
진동하지 않는 공정을 극대 이득 법에 적용함. A
1차 또는 과도 감쇠 공정은 $K_u$이 없습니다; 대신 단계 응답
표의 변형을 사용하십시오.
측정값 대신 오차를 미분함. 설정점 단계 신호는
무한한 기울기를 가지므로 D 항이 액추에이터를 작동시킵니다.
Confusing the tuning forms. The series constants $K_p, T_i, T_d$ are not
다릅니다: $K_i = K_p/T_i$ 및 $K_d = K_p T_d$.
리드 네트워크를 설계하고 그 $\dfrac{1}{\alpha}$을 잊어버림
고주파 이득 증대가, 구매한 마진 자체를 훼손합니다.
요약. P가 반응하고, I가 기억하며, D가 예측합니다; 각 요소는 한 가지 행동 특성을
and charges a known price. Use the table for the first cut, margins for the
오버슛, 정착 시간 및 안정성이 어떻게 변화하는지 관찰할 수 있습니다.
페이지는 이 두 개의 노브(이득 및 감쇠)를 정확히 조절할 수 있으며 관찰할 수 있습니다.
오버슈트, 정정 시간 및 안정성이 어떻게 변하는지.
탐색하기
이득용 한 번의 조절, 감쇠용 한 번의 조절
증폭 Kp와 미분 시간 Td를 이동하여 오버শoot, 정정 시간 및 안정성이 어떻게 함께 변하는지 관찰하십시오. 증폭만으로는 Kp = 48에서 루프가 끊어지며, 감쇠가 이를 수리합니다.
중요성. 전이 함수는 하나의 입력과 하나의 출력을 설명합니다.
현대 제어기, 예를 들어 균형 로봇이나 네 개의 루프를 동시에 구동하는 드론은 여러 내부 변수를 모델링하고 이를 함께 피드백하는 상태 공간에서 작동합니다.
한 번만, 상태 공간에서 실시간으로 여러 내부 변수가 모델링되고
함께 피드백됩니다.
개념.상태 공간은 시스템을 $n$阶의 일차 연립미분방정식으로 표현합니다.
다항식이 아닌 방정식을 사용합니다: $n$차
$$\dot{x} = Ax + Bu,
\qquad
y = Cx + Du,$$
여기서 $x$는 상태 벡터, $u$는 입력, $y$는 측정된 출력이며,
$A$, $B$, $C$, $D$는 상수 행렬입니다. 직관적 이해: 상태들은 $n$
메모리의 서랍과 같습니다. 행렬 $A$는 각 서랍이 다른 서랍들을 어떻게 밀어내는지 말하고,
$B$는 입력이 어디로 유입되는지 나타내며, $C$는 무엇을 측정하는지를 보여줍니다. 또한,
$A$의 고유값은 시스템의 극점(pole)입니다. 왜냐하면
$\det(sI - A) = 0$
이것은 정확히 특성 방정식이기 때문입니다. 입력이 0일 때 해는
$x(t) = \Phi(t)\,x(0)$이며, 여기서 전치 행렬(transition matrix)$\Phi(t) = e^{At}$는 행렬 지수함수로, 무한 급수로 계산됩니다.
급수 $I + At + \dfrac{(At)^{2}}{2!} + \cdots$, 모든 경우에서 수렴합니다.
정사각행렬.
궤적은 느린 고유 벡터로 직선화됨: 모든 응답의 말미는 느린 극점임
작업 예제 1: 모델을 읽고 감쇠를 확인하십시오. 다음을 취합니다.
$G(s) = \dfrac{8}{(s+2)(s+4)} = \dfrac{8}{s^{2}+6s+8}$. 동반 형태에서,
그 고유값은 $e^{-1} = 0.368$와 $e^{-2} = 0.135$입니다: 각 극점은
반초당 자체 감쇠 계수입니다. 즉, 이는 행렬이라는 깊은 정체성입니다.
지수함수는 극점(pole)을 실수로 만듭니다. $x(0) = [1,\;0]^{T}$에서 시작하여, 상태는
0.5 s 후의 상태는 첫 번째 열이며, $[0.600,\; -0.930]^{T}$입니다. 다음에서
phase plane every trajectory straightens onto the slow eigenvector $[1, -2]^{T}$, which is why the $\lambda = -2$ pole owns the tail of the
response.
Worked example 2: pole placement by linear algebra. With full-state
feedback $u = -K_{fb}\,x$ (here $K_{fb}$ is a row vector of gains, not the
loop gain), the closed-loop matrix is $A - BK_{fb}$ and you choose its
characteristic polynomial directly. Demand both poles at $-10$, that is
$s^{2} + 20s + 100$. With $B = [0,\;1]^{T}$ and $K_{fb} = [k_1,\; k_2]$,
whose characteristic polynomial is $s^{2} + (6+k_2)s + (8+k_1)$. Match
coefficients: $k_1 = 92$ and $k_2 = 14$. The check is one line: the
$A - BK_{fb}$의 고윳값은 정확히 $-10$과 $-10$로 계산됩니다. 다음
root-locus unit did by searching along a ray, state feedback does by solving
linear equations, and it can place poles that no cascade of compensators
reaches, provided the input can actually drive every state direction. That
property is controllability, checked by the rank of the matrix
$[\,B\;\;AB\;\;\cdots\,]$, which is 2 here, so both poles are placeable.
상태가 측정되지 않을 때 관측자(observer)가 이를 추정합니다; 이것이 다음 과정으로 나아가는 문입니다.
상태가 측정되지 않을 때 관측자(observer)가 이를 추정합니다; 이것이 다음 과정으로 나아가는 문입니다.
흔한 실수.
$C$를 잊어버림. 상태는 출력이지 않으며, 전이 함수가 Output입니다.
$C(sI-A)^{-1}B + D$이며, $C$을 제거하면 DC 이득이 조용히 변경됩니다.
Taking $e^{At}$ element by element. The matrix exponential is defined by
the series, and its off-diagonal entries are not exponentials of the
성분이 아닙니다.
극점 배치(pole placement)가 항상 성공한다고 가정함. $[\,B\;\;AB\;\;\cdots\,]$가
rank, some directions are unreachable and no $K_{fb}$ exists; check
가 controllability를 확인하십시오.
관례를 혼동함. 이 과정에서는 열 상태(column states)와 행 $K_{fb}$를 사용합니다; 행 상태를 사용하는 교재는 모든 곱을 뒤집습니다.
product을 뒤집습니다.
요약.$A$는 동역학을 유지하며, 그 고윳값은 극점이며, $e^{At}$
자유 응답이며, $u = -K_{fb}x$가 설계를 선형대수로 전환한다.
controllability에 의해 보장됩니다.


 해제 예제 180: 산술적 마진. 예를 들어
 *한 가지 곡선 형태; 이득이 이를 −1로 밀어내며 이동합니다. K = 96일 때, 이 곡선은 점 *를 두 번 감쌉니다.