コンテンツへスキップ

電気機械および電力システム

大学電気工学 · トピック 9

查看幻灯片 練習する
9.1

このコースとは何か、および使い方は

このコースではそれらを実際に適用します — 機械エネルギーと電気エネルギーを変換する機械、およびそれを輸送するネットワークです。 機械および電力システム**。EE07は場方程式を導出しました; このコースではそれらを実際に動作させます。機械と、 電気エネルギーを移動させるネットワークです。

  • 単元9.1では磁気回路とトランスフォーマーを構築します。
  • 単元9.2–9.4では3つの機械ファミリーを網羅します:直流、誘起、同期。
  • 単元9.5–9.6ではネットワークへ拡大し、単位系計算と潮流解析を扱います。
  • 単元9.7ではパワーエレクトロニクスに導入します。

通し物語は小さなワークショップです。10 kVAのトランスフォーマーが配電盤に供給し、 誘起モーターがコンプレッサーを駆動し、同期発電機がグリッドの背後に配置され、降圧コンバーターがバッテリーバックアップを充電します。 ジェネレータはグリッドの背後に位置し、バックアップバッテリーを充電するのは降圧コンバータである。 以下のすべての機械問題の解答は、別経路によって検証されます。損失計算、限界における等価回路、または電力収支であり、 すべての単位系による解答は実単位への逆変換を通じて確認されます。 各パーユニット値を実単位への変換により確認する。

9.1

磁気回路とトランス

Why it matters. The charger that fills your phone in an hour contains a 硬貨より小さなトランスフォーマーが含まれており、磁束が電流と同様に、それらに抵抗する物質を通ってループを描いて流れるため、機能している。同じ原理が、 百万倍にスケールアップされ、大陸間での電力移動を実現する。 scaled up a million times, moves power between continents.

導出過程。 コア周囲のアンペールの法則により$N$が得られ、$I$ pump for flux: it creates magnetomotive force $F = NI$ (ampere-turns). 磁束 $\Phi$(ウェーバ)は、長さ $l$ の鉄環の周囲を流れ、 断面 $A$、磁気抵抗 $R_{m} = \dfrac{l}{\mu A}$ に反対する $\mu = \mu_{0}\mu_{r}$ は透磁率である。これは磁気ミラーの オームの法則:

$$\Phi = \frac{F}{R_{m}}, \qquad \text{just as} \qquad I = \frac{V}{R}.$$

磁束密度 $B = \Phi/A$ (テスラ) は鉄が関心とする量であり、 電力周波数のコアは約 1.0 から 1.5 T の間で動作する。

電気回路の鏡としての磁気回路と、2つの巻線間で1つの磁束ループを共有する変圧器
1つの磁束ループ、2つのコイル:変圧器とは、2つの巻線によって共有される磁気回路に過ぎない

The derivation. Ampère's law around the core gives $H\,l = NI$, with $H$ A/m 単位の磁界強度である。$B = \mu H$ と $\Phi = BA$ を用いて:

$$\Phi = \mu A \cdot \frac{NI}{l} = \frac{NI}{l/(\mu A)} = \frac{F}{R_{m}}.$$

これ以上深い意味はない——この行における全体は帳簿処理に過ぎず、以下の警告があるのみ: air has $\mu_{r} = 1$, four thousand times weaker than the core below, so a 微小な空気隙がループ全体の磁気抵抗を支配することがある。

** worked example 1 — コア単独の場合。** 平均長 0.5 m のコア、 断面 10 cm² $= 10^{-3}$ m²、$\mu_{r} = 4000$、200 巻で巻線され、 0.5 A で励磁される。磁化力(MMF)は $F = 200 \times 0.5 = 100$ At である。 磁気抵抗は $R_{m} = \dfrac{0.5}{4\pi \times 10^{-7} \times 4000 \times 10^{-3}} = 99\,472$ At/Wb であり、 したがって磁束は $\Phi = \dfrac{100}{99\,472} = 1.005$ mWb、密度は $B = \dfrac{1.005 \times 10^{-3}}{10^{-3}} = 1.005$ T となる。第2の経路: $H = NI/l = 200$ A/m なので、$B = \mu_{0}\mu_{r}H = 4\pi \times 10^{-7} \times 4000 \times 200 = 1.005$ T ✓ —— 妥当な電力周波数密度であり、自身が論理チェックとなり、 計算が範囲内であったことを確認している。

次に、同じコアに 0.5 mm の隙間を設けます。この隙間は $R_{gap} = \dfrac{0.5 \times 10^{-3}}{4\pi \times 10^{-7} \times 10^{-3}} = 397\,887$ At/Wb — コア全体のReluctanceの4倍を加えます。磁束は $\dfrac{100}{497\,359} = 0.201$ mWbまで減少し、これは元の5分の1です。隙間が髪の毛ほど薄いだけで、これが トランスフォーマーのコアを密着させて積層する理由であり、また意図的に設計された隙間付きコアが 必要とされる理由です。

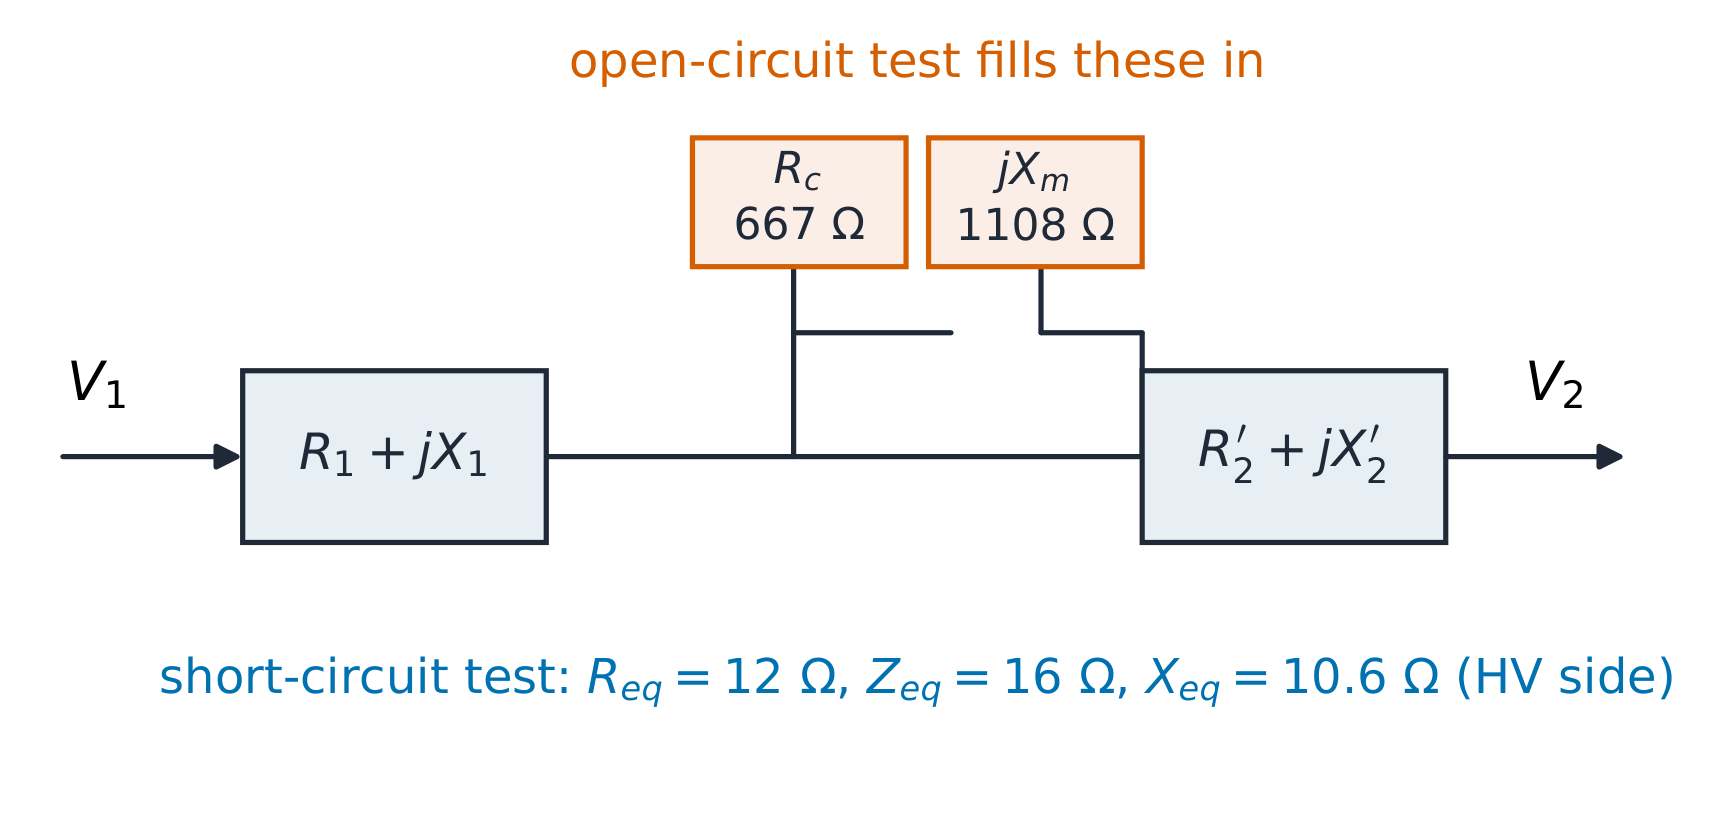
計算例 2 — トランスフォーマーの実測値. トランスフォーマーは2つの および $\dfrac{V_{1}}{V_{2}} = \dfrac{N_{1}}{N_{2}}$ :電圧と電流は交換され、 電力は維持されます。実際の製品は、巻線抵抗(銅損 $\dfrac{I_{1}}{I_{2}} = \dfrac{N_{2}}{N_{1}}$)や鉄芯(コア損失:ヒステリシス+ 電力を保持する。実際のものは巻線抵抗でわずかに損失を生じる(銅損 loss $I^{2}R$)および鉄芯で損失を生じる(コア損: ヒステリシス+ 渦電流)。これら2つの損失は2つの試験によって分離される:

  • 開路試験(低圧側、定格電圧): 400 V で 0.7 A を取り込み、 240 W。この 240 W がコア損である。その損失電流は $I_{c} = 240/400 = 0.6$ A で、 $R_{c} = 400/0.6 = 667\ \Omega$ (高電圧側)です。 $I_{m} = \sqrt{0.7^{2} - 0.6^{2}} = 0.361$ A, $X_{m} = 400/0.361 = 1108\ \Omega$ (どちらも低圧側に換算した値)。
  • 短絡試験(高圧側、降圧、定格電流): 80 V で定格の 5 A ($= 10\,000/2000$)を取り込み、300 W。この 300 W は 定格負荷時の銅損であり、直列枝は $R_{eq} = 300/5^{2} = 12\ \Omega$, $Z_{eq} = 80/5 = 16\ \Omega$, $X_{eq} = \sqrt{16^{2} - 12^{2}} = 10.6\ \Omega$ (高圧側)である。
2つのテストから構成された変圧器等価回路:開路テストによる並列励磁分支、短絡テストによる直列分支
2つのテスト、2つの分支:開路テストが並列対を埋め、短絡テストが直列対を埋める

百万倍の要因)。OC値をHV側、SC値をLV側に参照して $\eta = \dfrac{10\,000}{10\,000 + 240 + 300} = 94.9\%$。力率0.8では 出力は 8000 W で、同様の損失があるため、$\eta = \dfrac{8000}{8540} = 93.7\%$ — 固定鉄損は有用電力の低下に伴い影響が大きくなる。効率は 負荷依存銅損と固定鉄損が等しくなる点で最大となる: 定格負荷の$x = \sqrt{240/300} = 0.894$であり、実習室の計器でも 確認できる値である。

Common mistakes. Forgetting $\mu_{0}$ inside $\mu$ (a factor of nearly a million, since $1/\mu_{0} \approx 8 \times 10^{5}$). Referring OC values to the HV side or SC values to the LV side それを変形させる正体である。また、空気隙を些細な要素として扱うこと:上記の例では 重負荷に耐えるための比率 — 直列降下 $I \times Z_{eq}$ はまさに それを歪ませる要因である。そして空気隙を小さな詳細として扱う:上記の例 shows a hair-thick gap is four fifths of the story.

要約。 $F = NI$は$\Phi = F/R_{m}$を、ためらいの中で推進する。 $l/(\mu A)$;密度$B = \Phi/A$は約1.5 T以下に保たなければならない。ある 実用変圧器における並列(開路から得られる鉄芯)と直列 (短絡回路から得られる銅線)の分離テストにより、効率性は出力と両者のバランスによって決定される。

探索

How can a tiny air gap dominate a whole iron core?

$\Phi=NI/(R_{iron}+R_{gap}),\quad R_{gap}/R_{iron}=\mu_r g/l$

Start with the worked 200-turn coil at 0.5 A on a 0.5 m iron path. Compare no gap with a 0.5 mm gap. Gap reluctance is four times iron reluctance, 80% of NI falls across the air, and flux falls to one fifth. Change the cross-section to separate flux from flux density.

English 日本語
electrical machines and power systems 電気機械および電力システム
magnetomotive force 磁気起電力
flux/flʌks/ 磁束
reluctance reluctance
transformer/trænsˈfɔːmə/ トランスフォーマー
core loss core loss
copper loss 銅損
open-circuit test 開路試験
short-circuit test 短絡試験
armature 電枢
commutator/ˈkɒmjuːteɪtə/ 換向器
9.2

DC機械

重要性。 コードレスドリルや電車の車軸にあるモーター。 内燃エンジンを搭載するすべての自動車のモーターとスターターは直流機械です: 物理の2つの式から、電流で制御できるトルク。

イメージと図。 磁束密度 $B$ の中で長さ $l$ の導体があり、 電流 $I$ が流れると力 $F = BIl$ を受けます。同じ導体が速度 $v$ で 移動すると起電力 $e = Blv$ が誘導されます。直流機械は、この導体を多数 ローター(アーマチュラ)周囲に配線し、コメータで接続して各導体が 一定方向の磁界を受けるようにします。コメータ は機械的スイッチであり、 トルクを単一方向に保ちます。これらの定数を一つの定数 $k\Phi$ にまとめると、 全体の機械は以下の2つの式で表されます:

$$E = k\Phi\omega \quad (\text{EMF}), \qquad T = k\Phi I_{a} \quad (\text{torque}),$$

ここで $k\Phi$ は磁束のみによって決まります。両式を掛け合わせると、 $T\omega = E I_{a}$ :これは両側から見た空気隙電力が同一であることを示します。機械的な 言葉と電気的な言葉は、実質的に一つの言語です。

磁束回路の接続方法により特性が異なります。並列直流モーター( 磁束回路が並列、一定磁束)はほぼ一定の回転数を維持しますが、直列 直流モーター(磁束回路が直列、磁束 $\propto I_{a}$ )はトルク $\propto I_{a}^{2}$ を生み出し、無負荷運転は絶対に避ける必要があります。

並列直流モーター(平坦、一定磁束)と直列直流モーター(回転数上昇に伴いトルクが低下)の比較:トルク-回転数曲線
並列:任意の負荷に対して平坦な回転数。直列:低回転数での巨大なトルク、無負荷時の暴走リスク

導出過程。 $e = Blv$ と $v = \omega r$ 、および幾何学的要因を $k$ にまとめたものから:$E = k\Phi\omega$ 。$F = BIl$ とレバーアームを用いて 同じように束ねられる:$T = k\Phi I_{a}$。シャント機械では$\Phi$が 電源によって固定されるため、速度は$\omega = \dfrac{V - I_{a}R_{a}}{k\Phi}$に従う: 電機子抵抗による電圧降下が唯一の沈みである。直列機械では$\Phi \propto I_{a}$ (鉄分が飽和するまで)、したがって$T \propto I_{a}^{2}$および $\omega \propto \dfrac{V - I_{a}R_{a}}{I_{a}}$ — 負荷が消滅すると速度が急激に上昇する。 消失する。

計算例1 — 定格点。 220 Vで動作し、電機子 抵抗が$R_{a} = 0.2\ \Omega$のシャントモーターが、1500 rpmで$I_{a} = 50$ Aを 取り込む。誘導起電力は$E = 220 - 50 \times 0.2 = 210$ Vである。1500 rpm($= 157.1$ rad/s)において、 $k\Phi = \dfrac{210}{157.1} = 1.337$ V・sであるため、トルクは $T = 1.337 \times 50 = 66.9$ N・mとなる。空気隙を介した両経路を確認せよ: $T\omega = 66.9 \times 157.1 = 10.5$ kWおよび$E I_{a} = 210 \times 50 = 10.5$ kW ✓ — 一致しなければならない;これらは同一の変換である。

静止状態から同モーターを始動することは罠である:スイッチオン時、$E = 0$であるため、 インラッシュ電流は$I_{a} = \dfrac{220}{0.2} = 1100$ Aとなり、定格の20倍となる。 电流を100 Aに制限するためのスターター抵抗には $R_{start} = \dfrac{220}{100} - 0.2 = 2.0\ \Omega$が必要であり、$E$が 増加するにつれて段階的に切り離される。

計算例2 — 弱磁束。 負荷トルク66.9 N・mを維持し、 界磁磁束を20%減少させ、$k\Phi = 1.070$とする。トルクが要求する $I_{a} = \dfrac{66.9}{1.070} = 62.5$ A、したがって起電力は $E = 220 - 62.5 \times 0.2 = 207.5$ V、速度は $\omega = \dfrac{207.5}{1.070} = 193.9$ rad/s $= 1852$ rpm — およそ 23%速い 磁束が五分の一少ない場合。電力チェック:$T\omega = 66.9 \times 193.9 = 12.96$ kW 対$E I_{a} = 207.5 \times 62.5 = 12.97$ kW ✓。定格回転数以上ではこれが 標準的な手法である——弱磁界制御: 磁束を速度に交換し、電枢電流で支払う。

一般的な誤り。 rpmを$E = k\Phi\omega$に入力する(rad/sが必要—— factor of $2\pi$). Expecting a shunt motor to speed up under load (the drop across $R_{a}$ makes it slow, slightly). Running a series motor unloaded — 電流がないため速度を制限する磁束がない。そして静止時において 電流を制限するのは抵抗だけであることを忘れていること。

要約。 $E = k\Phi\omega$と$T = k\Phi I_{a}$は、 $T\omega = EI_{a}$によって接続されている。並列配線は速度を維持し、直列配線はトルクを増大させる。 抵抗を通じて始動し、範囲を広げるために弱磁界制御を行う。

English 日本語
shunt motor シャントモーター
series motor シリーズモーター
field weakening 弱磁
9.3

誘導電動機

重要性。 産業用モーターの約7割はスカーレットケージ誘導モーターである:ブラシなし、コメータターなし、可動部が一つ rotating field が無料でスイッチングを行うからである。

The idea, with a picture. Three coils spaced 120° apart, fed by three currents spaced 120° apart in time, add to a rotating field of constant magnitude that rotates at synchronous speed $n_{s} = \dfrac{120f}{p}$ rpm ($f$ in Hz, $p$極。ローターはそれに追従するが、完全に一致することはなく、その差は すべり

$$s = \frac{n_{s} - n}{n_{s}}.$$

スリップは機械のギア比である:ローターバーは磁界がスリップして通り過ぎるのを見る 速度$s$で、したがってローター周波数は$sf$であり、すべてのローター量はこれに従う from it.

導出。 等価回路では、すべての量が 定子に換算され、ローター枝は$R_{2}'/s$として現れる — スリップ倍率された 抵抗である。これを分割する:

$$\frac{R_{2}'}{s} = R_{2}' + R_{2}'\,\frac{1-s}{s},$$

第二項は実際には抵抗ではありません:$I^{2}$ を掛けると、 それはちょうど機械出力功率であり、$I^{2}R_{2}'$ はローター銅損です。すべりは空気隙功率を 損失である。スリップは空気ギャップ電力を $P_{ag} = T\omega_{s}$に分配し、銅損$sP_{ag}$と軸出力 $(1-s)P_{ag}$とする。テネン等価源$V_{th}$において、$Z_{th} = R_{th} + jX_{th}$ 励磁枝の後ろにある場合、トルクは

$$T = \frac{3 V_{th}^{2}\, (R_{2}'/s)}{\omega_{s}\left[ (R_{th} + R_{2}'/s)^{2} + (X_{th} + X_{2}')^{2} \right]},$$

peaking (differentiate, set to zero) where $R_{2}'/s_{max} = \sqrt{R_{th}^{2} + (X_{th} + X_{2}')^{2}}$ — 最大トルクである。追加のローター抵抗はピークを towards starting: the wound rotor machine and the double-cage rotor sell exactly this.

2つのローター抵抗に対するトルク対すべり曲線:R2 を倍増すると破断ピークが始動点へシフトし、始動トルクも上昇する
同じピークトルク、異なる位置:ローター抵抗が曲線のピーク場所を選択する

** worked example 1 — ネームプレートの読み取り。** 4 極、50 Hz のモーター:$n_{s} = \dfrac{120 \times 50}{4} = 1500$ rpm。 1440 rpm で運転中:$s = \dfrac{60}{1500} = 0.04$ 。ローター周波数は $sf = 2$ Hz です — なぜローター鉄芯に薄い鋼板のみが必要なのか — およびすべり項 $R_{2}'/s$ は $25 \times R_{2}'$ です: すべりが小さいとき、ロータはほぼ 純抵抗的に振る舞うため、機械は同期点付近で高効率で動作します。 同期状態。

** worked example 2 — 全トルクチェーン。** 同じモーター、400 Vライン電圧 (231 V相あたり)、$R_{1} = 0.5$、$X_{1} = 1.2$、$R_{2}' = 0.4$、 $X_{2}' = 1.2\ \Omega$、励磁枝は大きい(除外されている: $V_{th} = 231$ V、$Z_{th} = R_{1} + jX_{1}$)。同期速度 $\omega_{s} = 157.1$ rad/s。$s = 0.04$において、$R_{2}'/s = 10\ \Omega$:

$$Z = 10.5 + j2.4, \qquad |Z|^{2} = 116.0, \qquad T = \frac{3 \times 231^{2} \times 10}{157.1 \times 116.0} = 87.8\ \mathrm{N\,m}.$$

電力を追跡する:$P_{ag} = T\omega_{s} = 13.8$ kW、ローター銅損 $sP_{ag} = 552$ W、軸出力$T\omega_{s}(1-s) = 13.2$ kW ✓ — 一つのチェーンの 乗算、三つのバランスが閉じる。ピーク: $s_{max} = \dfrac{0.4}{\sqrt{0.5^{2} + 2.4^{2}}} = 0.163$ およびその内訳 torque there is 172 N·m — twice the running point, the margin the compressor start needs. Locked rotor ($s = 1$): $T_{start} = 62$ N·m. Double the rotor $T_{start}$ は 109 N·m に上昇し、定格運転点(同じすべり率)では効率が低下する — 巻線ローターにおけるトレードオフの数値。 一般的な間違い。 トルク公式内で rpm と rad/s を混在させる

Common mistakes. Mixing rpm and rad/s inside the torque formula ($\omega_{s}$ is mechanical, rad/s). Assuming torque rises with slip — it peaks at $s_{max}$ and falls both sides. Charging the whole air-gap power to 概念、図付き。 ロータ — 電磁石または永久磁石 — は回転磁界に同期するため、速度は厳密に $s$ となり、 周波数は 50 Hz — ここでは $sf$、2 Hz です。

要約。 $n_{s} = 120f/p$、すり $s = (n_{s}-n)/n_{s}$、ローター周波数 $sf$、ローター枝 $R_{2}'/s$ の後半は軸です。トルクは最大値に達します where $R_{2}'/s$ matches the magnitude of $R_{th} + j(X_{th} + X_{2}')$; rotor resistance buys 運転コストに対して始動トルクを確保します。

探索

定子磁界が回転し、ローターがそれに追従する

すべりを変化させながら、定子磁界、ローター、およびそれらの相対速度を観察し、その間の差からローター周波数を読み取る。

English 日本語
air gap エアギャップ
hysteresis 磁滞
eddy current 渦電流
rotating field rotating field
synchronous speed 同期速度
slip slip
squirrel-cage スクリューケージ型
wound rotor 巻線ローター
breakdown torque 最大トルク
synchronous machine 同期機械
9.4

Synchronous machines

重要性。 発電所からの電力のほぼすべてが 同期機械 から出力されます:タービンによって回転される磁石が、送電網の 回転磁場と同期し、角度を通じて電力を供給します。

The idea, with a picture. The rotor — an electromagnet or permanent 角度 $n_{s} = 120f/p$ : ロータのEMFがバス電圧に対して超前する角度である。接続はねじりバネのように振る舞い — ずらすと、 トルクを感じる: $E = 4.44\, f N \Phi k_{w}$ (the winding factor $k_{w}$ tidies the coil 角度です。接続はねじりばねのように振る舞います — ずらすと、 angle** $\delta$: the angle by which the rotor's EMF leads the bus voltage. The connection behaves like a torsion spring — deflect it, feel torque:

$$P = \frac{3 V E}{X_{s}} \sin\delta .$$
Power against angle delta for a round-rotor machine, with the operating point and the static margin to the 90-degree peak
sin波形のスプリング:角度が90度まで増すと力が増大し、それ以上は同期を失って離脱する

導出. 相あたり、バスは $V\angle 0$、内部起電力 $E\angle\delta$、その間に同期リアクタンス $X_{s}$のみが存在する:

$$I = \frac{E\angle\delta - V}{jX_{s}}, \qquad P = 3\,\mathrm{Re}(VI^{*}) = \frac{3VE}{X_{s}}\sin\delta, \qquad Q = \frac{3V(E\cos\delta - V)}{X_{s}} .$$

$Q$ 線は第2の教訓を示す:励磁(励起)を 上げると $E$ が上昇し、$Q$ は正の方向へ向かう — マシンは無功電力を供給する。 コンデンサのように振る舞い、下げると消費する。系統運用者はこれを毎日計画している。

** worked example 1 — 定格と余裕。** 无穷バスの 11 kV 線に接続された発電機で、相あたり $X_{s} = 5\ \Omega$ の場合、 起電力は 12 kV 線。相あたり $V = 6351$ V、$E = 6928$ V なので、

$$P = \frac{3 \times 6351 \times 6928}{5}\sin\delta = 26.4 \sin\delta \ \text{MW}.$$

$\delta = 30°$ において:$P = 13.2$ MW。静的余裕は $\dfrac{26.4 - 13.2}{13.2} = 100\%$ — このマシンは負荷が倍になるまで、 スプリングが外れる前に耐えられる。運用者はこのため、実機の安定性を保つために更接近 30° に設定する。 クッションとしての役割である。

計算例 2 — 実功率と無効功率の両方. 同じ機械、予定 10 MW: $\sin\delta = \dfrac{10}{26.4} = 0.379$, $\delta = 22.3°$. このとき

$$Q = \frac{3 \times 6351 \times (6928\cos 22.3° - 6351)}{5} = 0.23\ \text{MVAr}.$$

過励磁であり、静かにバスの電圧を維持しながら メガワットを供給している。励磁を $E = 10$ kV線間電圧 (相あたり 5774 V) に減じ、 10 MW: $\sin\delta = \dfrac{10 \times 5 \times 10^{6}}{3 \times 6351 \times 5774} = 0.455$, $\delta = 27.0°$を満たし、 $Q = \dfrac{3 \times 6351 \times (5774 \times 0.890 - 6351)}{5} = -4.6$ MVArを維持する: 同じメガワットであるが、この機械は無効電力を吸収している。1つのダイヤルで調整可能である。 励起を増やすことで実用電力が増加するという誤解 — タービンは設定される

よくある間違い. 相あたりの線間電圧を使用する ($\sqrt{3}$ で割る必要がある)。励磁を増やすと実功率が増加すると誤解すること — タービンは まず)。励磁を増やすと実電力も増大すると信じて、タービンは設定される $P$; excitation sets $Q$. Pushing $\delta$ past 90°, where $\dfrac{dP}{d\delta}$は負になり、機械はポール・スリップを起こす。そして この$\delta$が電気的な量であることを忘れる:$p$極の場合、機械的 角度は$2\delta/p$である。

まとめ。 速度はグリッドに同期され、電力$P = \dfrac{3VE}{X_{s}}\sin\delta$、 無効電力$Q = \dfrac{3V(E\cos\delta - V)}{X_{s}}$。タービンは角度を制御し、 界磁はVAR(無効電力)を制御する。

English 日本語
power angle power angle
excitation 励磁
infinite bus 無限母線
static margin 静態余裕
9.5

電力網とパー単位系

Why it matters. A grid calculation mixing ohms at 11 kV with ohms at 132 kV drowns in turns ratios. Power engineers long ago switched to a language すべての電圧が1.0付近であり、すべてのインピーダンスが百分率で表される言語へ移行した: パー単位系である。

概念と図解。 基準値のペアを選択する:基準電力$S_{base}$と各レベルでの基準 電圧$V_{base}$;それ以外の値はこれに従う:

$$Z_{base} = \frac{V_{base}^{2}}{S_{base}}, \qquad I_{base} = \frac{S_{base}}{\sqrt{3}\, V_{base}}, \qquad Z_{pu} = \frac{Z_{actual}}{Z_{base}} .$$

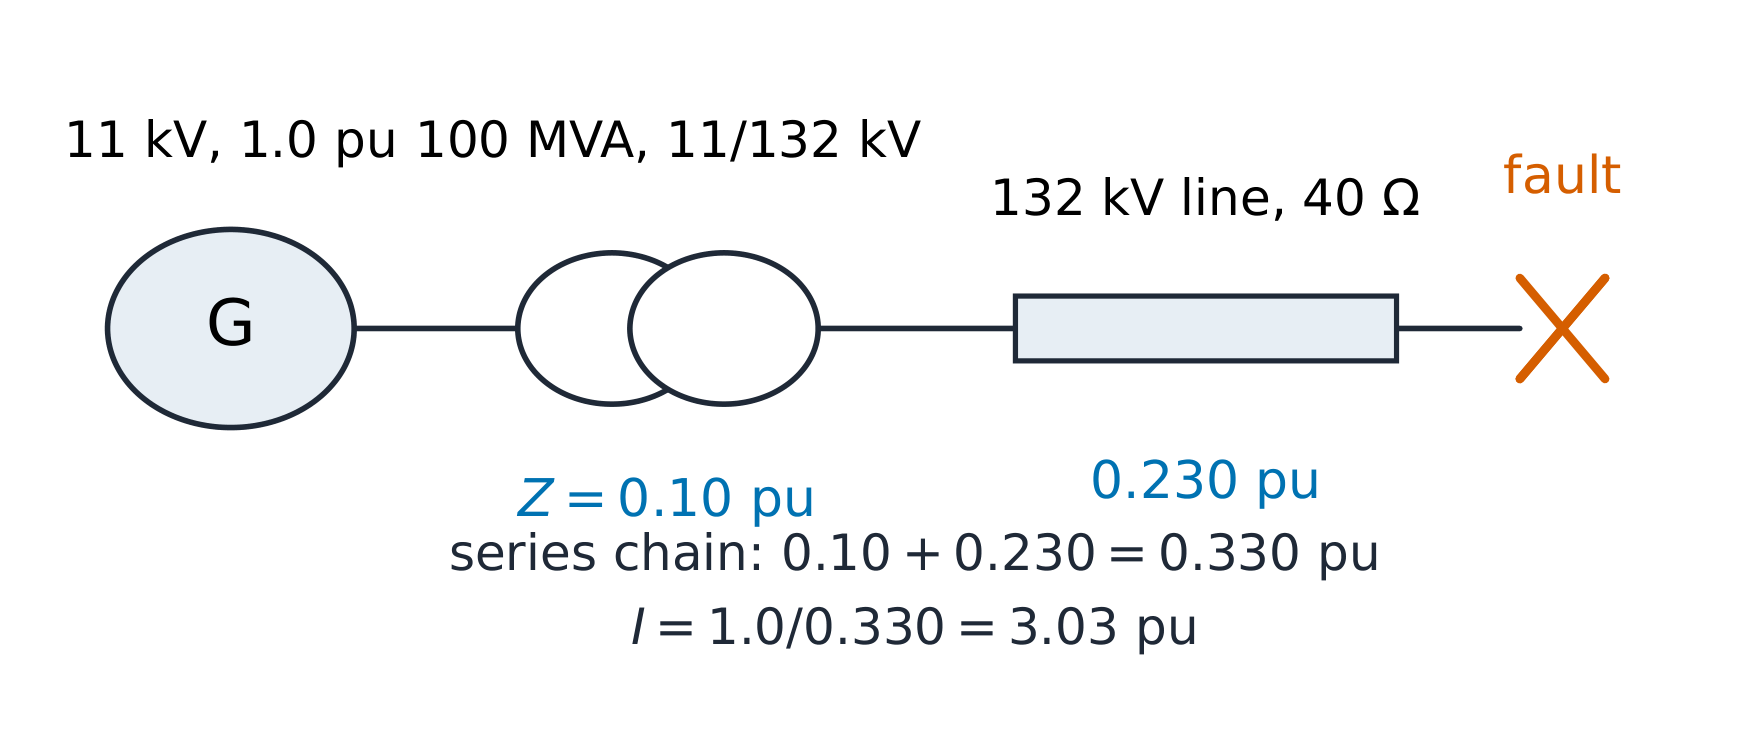
インピーダンスは変圧比の二乗で電圧レベル間で変換されるが、パー単位ではこれが自動的に 吸収される。なぜなら各レベルには独自の$Z_{base}$があるからだ。 transformer's nameplate "10%" means: at its own rated current, 10% of rated 端子間の短絡点との間に直列接続されるインピーダンスとして与えられた場合: $Z_{pu} = 0.10$ pu となるため、短絡電流は

A one-line diagram from the 11 kV generator through the transformer to a fault at the end of the 132 kV line, annotated in per-unit
一本線、一つのパー単位インピーダンスの鎖:故障点はこれら全てを直列に見る

導出過程。 基準値の変更は純粋な帳簿処理である。あるインピーダンスが $Z_{old}$ puが$S_{old}$において、$V_{old}$は新しい基準において、

$$Z_{new} = Z_{old} \times \frac{S_{new}}{S_{old}} \times \left(\frac{V_{old}}{V_{new}}\right)^{2},$$

となり、電圧基準が既にトランスの比率と一致している場合(一貫した解析ではそうである)、 $S$の比率のみが残る。

** worked example 1 — 線路末端の故障。** 100 MVA、11/132 kV トランスが自身の基準で$Z = 10\%$を供給し、132 kVの40 Ωの線路を接続する。 三相故障が線路の遠端で発生し、発電機は 1.0 puで維持されている。線路の基準: $Z_{base} = \dfrac{132^{2}}{100} = 174.2\ \Omega$、したがって 線路は$\dfrac{40}{174.2} = 0.230$ puであり、トランスはすでに0.10 puで 100 MVAの基準にある。合計$0.330$ puなので、故障電流は $\dfrac{1.0}{0.330} = 3.03$ puである。実単位に戻って確認する — この手法が正しいことを証明する: 132 kVにおける基準電流は $I_{base} = \dfrac{100 \times 10^{6}}{\sqrt{3} \times 132\,000} = 437$ Aなので、 $I_{fault} = 3.03 \times 437 = 1327$ Aとなる。同じ3.03 puの値が11 kV 側でそのレベルの基準電流 $\dfrac{100 \times 10^{6}}{\sqrt{3} \times 11\,000} = 5249$ Aを用いることで得られるのは $3.03 \times 5249 = 15\,926$ Aであり、無次元数1つが両方の電圧レベルに対応する ✓。

** worked example 2 — 基準の変更。** 解析が拡大される:60 MVA、 66/11 kVのトランス(定格8%)と、$X_{d} = 0.25$ pu( 80 MVA、11 kVの基準)の発電機を追加する。解析の100 MVA基準において、トランスは以下となる $0.08 \times \dfrac{100}{60} = 0.133$ pu と発電機 $0.25 \times \dfrac{100}{80} = 0.313$ pu(電圧基準は既に一致している)。In series between the generator's EMF and a fault on the transformer's 66 kV terminals: $0.313 + 0.133 = 0.446$ pu, so the fault current is $\dfrac{1.0}{0.446} = 2.24$ pu。66 kV側の基準電流は $\dfrac{100 \times 10^{6}}{\sqrt{3} \times 66\,000} = 875$ Aなので、 $2.24 \times 875 = 1962$ Aが故障点に流れ、発電機は $2.24 \times 5249 = 11\,780$ Aをその11 kV側で負担する — 同一のpu値であり、2つの実電流である。 Two multiplications replaced a page of ratio chasing.

一般的な間違い。 相ごとの基準に線間電圧を使う(または その逆)— $Z_{base} = V_{LL}^{2}/S_{3\phi}$ の慣例を選び、それを守れ。 これと共に。基準変換時に電圧ベース比の二乗を忘れること。 "%Z" を損失値として扱うこと — これは定格電流時の電圧降下値であり、 current, which is why a 10% transformer can still be 99% efficient at full 無負荷時。

まとめ。 $S_{base}$を一度選び、$V_{base}$を各レベルごとに選択し、変換する。 すべてを pu に変換;直列、並列、故障演算は無次元で行い; 各レベル固有の定格電流で元に戻して答えを検証する。

English 日本語
per-unit per-unit
base value 基準値
fault current 短絡電流
power flow power flow
slack bus スラックバス
reactive compensation 無功補償
9.6

標幘値と潮流計算

重要性。「配線末端の電圧は 0.95?" is the question every grid planner answers thousands of times a day 潮流計算を用いて — その2バス版は1ページに収まる。

概念と図。 バス1はスラックバスであり、 $1.0\angle 0°$ puに固定され、損失分すべてを吸収する。線路 $Z = R + jX$は、バス2における負荷電流$S = P + jQ$を供給する。この負荷は 自身の電圧によって電流を決定し、その電圧が配線を通じて電流を 固定する—aループである。したがって、$V_{2}$を推測し、ループを一度実行して繰り返す:

$$V_{2}^{(k+1)} = V_{1} - Z \cdot \mathrm{conj}\!\left(\frac{S}{V_{2}^{(k)}}\right),$$

これが固定点(ガウス-ゼーデル)反復法である。共役要素は単なる装飾ではない: $S = V I^{*}$を用いることで電流は$I = \mathrm{conj}(S/V)$となり、それを無視すると 反復法は意味のない値に収束してしまう。

未補償およびコンデンサ補償の場合のV2の絶対値と反復回数(両者とも数ステップで収束)
推測・修正・反復:両ケースとも数回で安定—but 補償ありの方が高い電圧で安定

導出。 $V_{2} = V_{1} - ZI$および$I^{*} = S/V_{2}$より、それぞれ 電流が生じる電圧を算出する。$V_{2}$の周りで線形化すると、有名な 電流が生じる。$V \approx 1$の周りで一次近似を行い、有名な 近似式が得られる:

$$\Delta V \approx \frac{P R + Q X}{|V_{2}|},$$

この式の第2項が本記事の見出しの説明となる。それは、 reactance(無効抵抗)を通る無効電力の流れが電圧を低下させるため、コンデンサ — 無効補償 — が電圧調整のための手段となるのである。 補償** — これらは電圧調整の手段である。

Worked example 1 — the base case. $Z = 0.02 + j0.10$ pu, load $0.8 + j0.4$ pu, $V_{1} = 1.0\angle 0°$. Starting from $V_{2} = 1.0$ the 反復は$V_{2} = 0.937\angle -4.4°$ puのpuに収束し、線電流 $I = 0.954\angle -31°$ puである。確認:近似値は $\Delta V \approx \dfrac{0.8 \times 0.02 + 0.4 \times 0.10}{0.937} = 0.060$ puである この負荷における正確な$1 - 0.937 = 0.063$に反して✓ 正直には、電圧降下に伴い $QX = 0.040$が$PR = 0.016$を圧倒する — 受端側は無効電力を支配する。送端側の バランス: $P_{s} = 0.8 + |I|^{2}R = 0.8 + 0.954^{2} \times 0.02 = 0.818$ pu ✓ および$Q_{s} = 0.4 + 0.954^{2} \times 0.10 = 0.491$ pu: 線路自体が 無効電力の0.091を消費する。

計算例 2 — 補償。 バス2にコンデンサを設置し、 純負荷を$0.8 + j0.1$ puに削減して再迭代を行う: $V_{2}$は $0.970\angle -4.6°$ puである。電圧降下は0.063から0.030 puへ低下し、$QX$項 が0.040から0.010へ低下し、電圧もそれに追随した——角度は 4.5°付近で留まる。なぜなら角度は変化していない$P$によって支えられているからである。 単位系での設計文は一行で表される:負荷側に0.3 puのコンデンサを配置する lifts $V_{2}$ as far as halving the line impedance would (0.970 pu either どちらか)、コンデンサは第2のラインよりずっと安価である。

するよりも効果的である。 よくある間違い。 共役を省略すると(迭代は発散するか、 静かに誤った運転点に収束する)。スラックバスの設定値を過度に 許容する — 角度基準を設定して損失を吸収するため、 $\Delta V \approx (PR + QX)/V$となる。これは線路間電圧角が大きくなる時である: 線路間の角度が大きくなっても$\dfrac{PX - QR}{V}$を信用する: この 4.4°ではここでの微細な変化は誤解を招きやすく、15°を超えると特に如此である。

まとめ。 片端のスラックと他方の負荷で反復計算 $V_{2} = V_{1} - Z\,\mathrm{conj}(S/V_{2})$; verify with the $PR + QX$ 電圧平衡の近似と閉鎖。反復流は電圧である 問題;補正は解決策の安価な半分である。

9.7

パワーエレクトロニクス入門

重要性。 同じ充電器は、百個のダイオードをオン/オフするスイッチで始動する。 switching converters(スイッチングコンバータ)により、30ワットのアダプターが 現在、そのプラグ自体よりも小さくなっている——そしてこの単元がコースの終わりを告げる:機械と電子機器がドライブで出会う 場所である。

概念と図示。 バックコンバータは、スイッチ、ダイオード、 インダクタ、およびコンデンサからなる。スイッチがONのとき、入力電源は インダクタに供給される;OFFのとき、インダクタは電流をダイオード経由で インダクタとコンデンサが平均化を行い、スイッチは単に選択するだけである。 バランス**(インダクタにおける)— 定常状態では$D$の周期平均がゼロでなければならない — は、一行で次のように与えられる: そしてブーストの対称形は$v_{L}$を与える。**連続導通 (CCM)**とは、インダクタ電流がゼロに達しないことを意味する — これらすべての数式が存在する小リプルな世界である。

$$(V_{in} - V_{out})\,D T = V_{out}\,(1-D)\,T \quad\Longrightarrow\quad V_{out} = D\,V_{in},$$

そしてブースト双対系は$V_{out} = \dfrac{V_{in}}{1-D}$を与える。連続伝導 (CCM)とは、インダクタ電流がゼロに達しないことを意味する—— これらのすべての数式が存在する、リプルが小さい世界である。

占空比0.417におけるバックコンバータのスイッチノード電圧と、2 Aを中心に0.29 Aピーク・トゥ・ピークのランプ状電流を示すインダクタ電流 スイッチがONの間にインダクタ電流は増加し、OFFの間に減少します。

導出過程。 連続伝導において、バックONフェーズでインダクタが受ける電圧は$V_{in} - V_{out}$である $DT$秒間; OFFフェーズで$-V_{out}$が$(1-D)T$持续する。設定値を 電圧・秒和をゼロにすると、L, Cに依存せず$V_{out} = D V_{in}$が得られる—— CCM(コンバータの動作モード)での電流負荷。三角形電流リプル は、 $v = L\,di/dt$ に基づき各相で以下のように生じます:

$$\Delta I_{L} = \frac{V_{out}(1-D)}{L f}, \qquad \Delta V_{out} = \frac{\Delta I_{L}}{8 C f},$$

すべてのデータシートに記載されているリプルペアです。

演習例 1 — 12 V から 5 V への降圧コンバータ。 入力12V、出力5 V / 2 A、 スイッチング周波数 100 kHz、インダクタンス $L = 100\ \mu$ H。デューティ比 $D = \dfrac{5}{12} = 0.417$。 リプル電流 $\Delta I_{L} = \dfrac{5 \times 0.583}{100\mu \times 100k} = 0.29$ A — 負荷の 15% で、標準的な設計点です。CCMを維持できるのは、 $\Delta I_{L}/2 = 0.15$ A が 2 A よりも十分に小さいためです。出力コンデンサ容量 $C = 220\ \mu$ F の場合、 出力リプルは $\Delta V_{out} = \dfrac{0.29}{8 \times 220\mu \times 100k} = 1.7$ mV です: コンバータの出力は電源側よりもノイズが少なくなります。

演習例 2 — 12 V から 24 V への昇圧コンバータ。 昇圧コンバータは同じ部品を 配置変更して使用します:スイッチはインダクタに直列、ダイオードは出力へ接続。24 V / 1.5 Aは12 Vと$D = 1 - \dfrac{12}{24} = 0.5$から導かれる。電力保存(理想的): $P_{in} = 36$ W なので、入力電流は 3 A であり、1.5 A ではありません;電流と電圧は交換され ますが、電力は保存されます。リプル $\Delta I_{L} = \dfrac{V_{in} D}{L f} = \dfrac{12 \times 0.5}{100\mu \times 100k} = 0.6$ A, は CCM で 3 A よりも十分に安全な範囲にあります。出力コンデンサにはダイオードの断続電流が 現在 — $(1-D)$ のみパルス発生 — よってブーストコンバータ 同出力の降圧コンバータより大容量かつ低ESRの出力コンデンサが必要です: 部品の選定基準は平均値ではなく、リプルのRMS値です。

一般的な誤り。 「CCM」設計における軽負荷条件:境界値を下回る場合 現在$\Delta I_{L}/2$変換器が不連続伝導に移行する そして$V_{out}$が$D V_{in}$を超えて上昇する。低電圧出力におけるダイオードの降下を無視すると ──0.4Vは5Vレールに対して8%であり、そのため同期整流(ダイオードにMOSFETを使用)は概ね 整流**(ダイオードの代わりにMOSFETを使用)は約 12 V以下で一般的である。トポロジーが対称に見えるため入出力電流を等置すると——電力保存のみが成り立つ。 対称 — 電力のみ保存される。

$V_{out} = D V_{in}$(ブースト変換)。リップルは CCMにおける$V_{out} = V_{in}/(1-D)$(ブースト); リップル $\Delta I_{L} = \dfrac{V_{out}(1-D)}{Lf}$ と $\Delta V_{out} = \dfrac{\Delta I_{L}}{8Cf}$。 スイッチとダイオードに生じる。 スイッチとダイオード。

English 日本語
buck buck
boost boost
duty cycle デューティサイクル
continuous conduction 連続導通
volt-second balance 伏秒平衡
synchronous rectification 同期整流

このトピックのインタラクティブ授業

一歩ずつ進め、即時チェック付きの問題で学習します。

大学電気工学 の他のトピック

ログインまたはアカウント作成

IGCSE, A-Level & AP