This is the ninth course in University Electrical Engineering: electrical
machines and power systems. EE07 wrote the field equations;
this course puts them to work — the machines that convert mechanical and
energi listrik, dan jaringan yang mentransfersinya.
Unit 9.1 membangun sirkuit magnetik dan transformator.
Unit 9.2–9.4 mencakup tiga keluarga mesin: DC, induksi, sinkron.
Unit 9.5–9.6 memperluas ke jaringan: aritmatika per-unit dan aliran daya.
Unit 9.7 membuka topik elektronika daya.
Cerita berjalan adalah sebuah bengkel kecil: transformator 10 kVA menyalurkan arus ke
Setiap jawaban mesin di bawah ini diverifikasi melalui jalur kedua — akuntansi rugi-rugi, rangkaian ekuivalen pada batas, atau keseimbangan daya — dan
setiap jawaban per-unit dikonversi kembali ke satuan riil.
Mengapa ini penting. Pengisi daya yang mengisi ponsel Anda dalam satu jam berisi
transformator sekecil koin, dan berfungsi karena fluks magnet, seperti arus, mengalir dalam lintasan melalui material yang menghambatnya. Gambaran yang sama,
diperbesar jutaan kali, memindahkan daya antar benua.
Mengapa ini penting. Pengisi daya yang mengisi ponsel Anda dalam satu jam mengandung
transformator lebih kecil dari koin, dan itu bekerja karena fluks magnet, seperti
arus, mengalir dalam lintasan melalui material yang menentangnya. Gambar yang sama,
diperbesar sejuta kali, memindahkan daya antar benua.
Ide, dengan gambar. Kumparan $N$ lilitan yang mengalirkan arus $I$ adalah
pompa untuk fluks: ia menciptakan gaya gerak magnet$F = NI$ (ampere-lilitan).
Fluks $\Phi$ (weber) mengalir di sekitar kumparan besi sepanjang $l$ dan
penampang $A$, yang berlawanan dengan reluktansi$R_{m} = \dfrac{l}{\mu A}$, di mana
$\mu = \mu_{0}\mu_{r}$ adalah permeabilitas. Ini adalah cermin magnetik dari
Hukum Ohm:
$$\Phi = \frac{F}{R_{m}}, \qquad \text{just as} \qquad I = \frac{V}{R}.$$
kerapatan fluks $B = \Phi/A$ (tesla) adalah besaran yang diperhatikan oleh besi —
inti frekuensi daya bekerja antara sekitar 1.0 dan 1.5 T.
Satu loop fluks, dua kumparan: transformator hanyalah sirkuit magnetik yang dibagi oleh dua kumparan
Penurunan rumus. Hukum Ampère di sekitar inti menghasilkan $H\,l = NI$, dengan $H$
intensitas medan dalam A/m. Dengan $B = \mu H$ dan $\Phi = BA$:
Tidak lebih dalam — seluruh satuan ini adalah pembukuan pada baris ini, ditambah satu peringatan:
udara memiliki $\mu_{r} = 1$, empat ribu kali lebih lemah daripada inti di bawahnya, sehingga sebuah
celah udara kecil dapat mendominasi reluktansi seluruh loop.
Contoh terarah 1 — inti sendiri. Inti dengan panjang rata-rata 0.5 m,
penampang 10 cm² $= 10^{-3}$ m², $\mu_{r} = 4000$, dililitkan dengan 200 lilitan pada
0.5 A. Gaya gerak magnet adalah $F = 200 \times 0.5 = 100$ At. The
reluktansinya adalah $R_{m} = \dfrac{0.5}{4\pi \times 10^{-7} \times 4000 \times 10^{-3}} = 99\,472$ At/Wb,
sehingga fluksnya adalah $\Phi = \dfrac{100}{99\,472} = 1.005$ mWb dan kerapatannya
$B = \dfrac{1.005 \times 10^{-3}}{10^{-3}} = 1.005$ T. Jalur kedua:
$H = NI/l = 200$ A/m, sehingga $B = \mu_{0}\mu_{r}H = 4\pi \times 10^{-7} \times 4000 \times 200 = 1.005$ T ✓ —
kerapatan frekuensi daya yang masuk akal, yang merupakan pemeriksaan kewajaran bahwa
aritmatika tetap berada dalam batas.
Sekarang buat celah 0.5 mm pada inti yang sama. Celah ini menambah
$R_{gap} = \dfrac{0.5 \times 10^{-3}}{4\pi \times 10^{-7} \times 10^{-3}} = 397\,887$ At/Wb —
empat kali reluktansi seluruh inti. Fluks runtuh menjadi
$\dfrac{100}{497\,359} = 0.201$ mWb, satu kelima, dari celah setebal rambut. Ini
alasan mengapa inti transformator disusun dan dilaminasi dengan rapat, serta mengapa inti beralih harus dirancang secara sengaja.
harus dirancang secara khusus.
Contoh terpecahkan 2 — transformator, diukur. Transformator menghubungkan dua
gulungan melalui satu fluks bersama, sehingga idealnya $\dfrac{V_{1}}{V_{2}} = \dfrac{N_{1}}{N_{2}}$
dan $\dfrac{I_{1}}{I_{2}} = \dfrac{N_{2}}{N_{1}}$: tegangan ditukar terhadap arus,
dayanya tetap. Real ones kehilangan sedikit pada hambatan lilitan (copper
loss** $I^{2}R$) dan pada inti besi (core loss: histeresis plus
arus eddy). Dua rugi-rugi ini dipisahkan oleh dua tes:
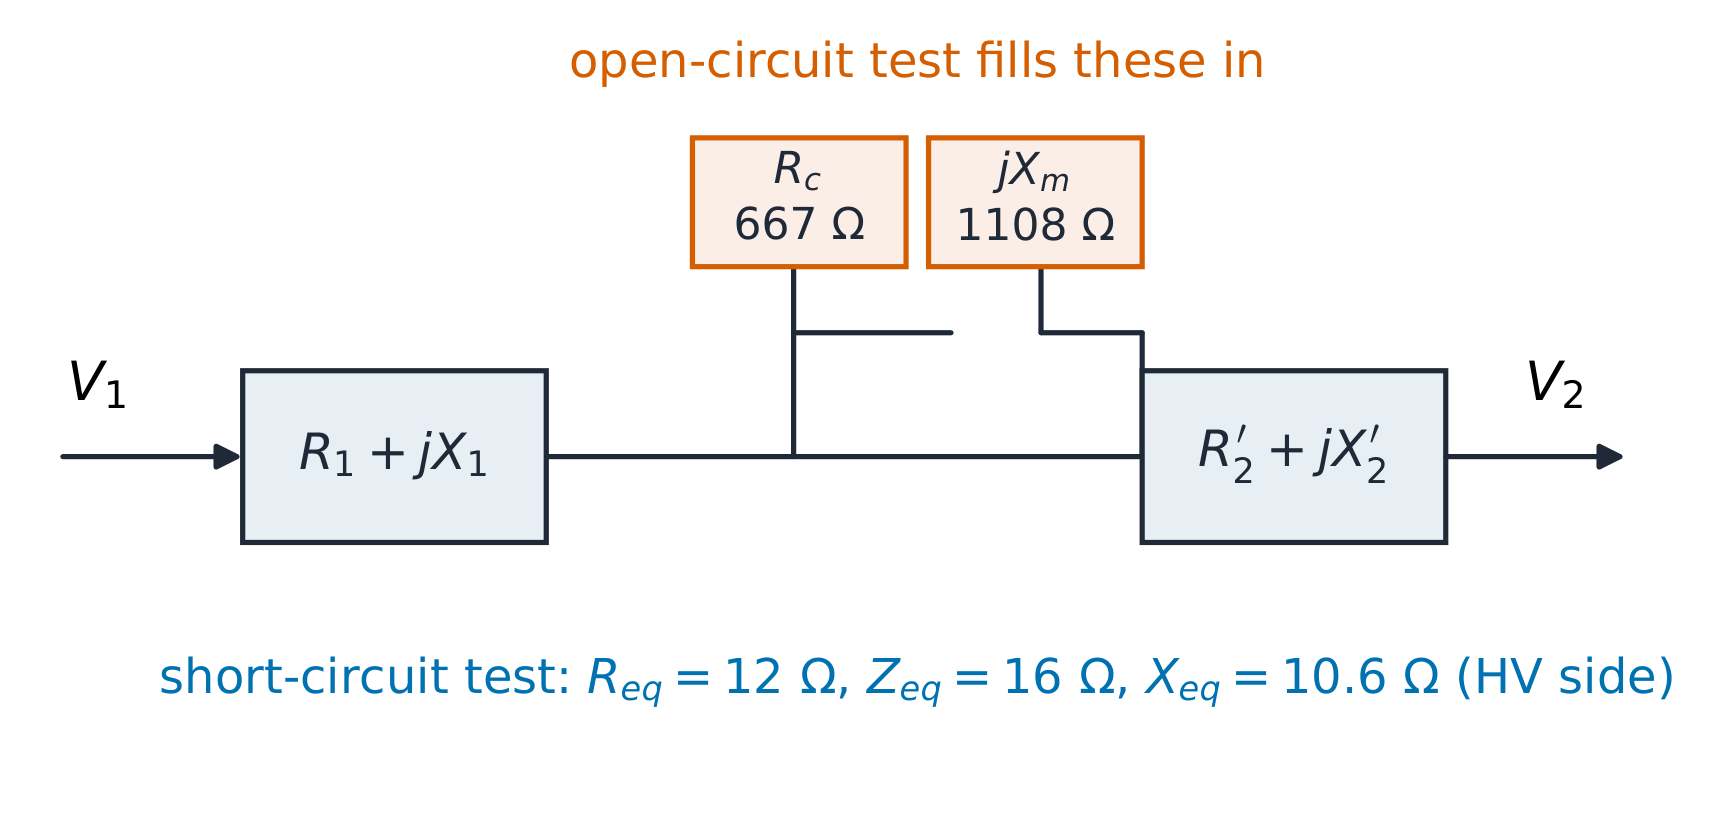
Tes rangkaian terbuka (sisi LV, tegangan nominal): 400 V menarik 0.7 A dan
240 W. 240 W tersebut adalah rugi-rugi inti. Arus ruginya adalah $I_{c} = 240/400 = 0.6$ A,
sehingga cabang magnetisasi adalah $R_{c} = 400/0.6 = 667\ \Omega$ dan, dari
$I_{m} = \sqrt{0.7^{2} - 0.6^{2}} = 0.361$ A, $X_{m} = 400/0.361 = 1108\ \Omega$
(keduanya dirujuk ke sisi LV).
Tes rangkaian pendek (sisi HV, tegangan turun, arus nominal):
80 V menarik arus nominal 5 A ($= 10\,000/2000$) dan 300 W. That 300 W adalah
rugi-rugi tembaga beban penuh, dan cabang seri adalah
$R_{eq} = 300/5^{2} = 12\ \Omega$, $Z_{eq} = 80/5 = 16\ \Omega$,
$X_{eq} = \sqrt{16^{2} - 12^{2}} = 10.6\ \Omega$ (sisi HV).
Dua pengujian, dua cabang: tegangan terbuka mengisi pasangan shunt, hubung singkat mengisi pasangan seri
Efisiensi beban penuh pada faktor daya satu:
$\eta = \dfrac{10\,000}{10\,000 + 240 + 300} = 94.9\%$. Pada faktor daya 0.8, outputnya
adalah 8000 W dengan rugi-rugi yang sama, sehingga $\eta = \dfrac{8000}{8540} = 93.7\%$ —
rugi tembaga yang bergantung pada beban sama dengan rugi inti tetap:
rugi-rugi tembaga yang bergantung pada beban sama dengan rugi-rugi inti tetap:
$x = \sqrt{240/300} = 0.894$ dari beban penuh, angka yang harus dikenali bengkel pada meter-nya.
mengenalnya pada meter-nya.
Kesalahan umum. Melupakan $\mu_{0}$ di dalam $\mu$ (faktor hampir
juta, sejak $1/\mu_{0} \approx 8 \times 10^{5}$). Merujuk nilai OC ke sisi tegangan tinggi atau nilai SC ke sisi tegangan rendah
tanpa mengkuadratkan rasio lilitan. Mengharapkan arus transformator ideal
rasio untuk bertahan pada pembebanan berat — penurunan seri $I \times Z_{eq}$ adalah tepat
menunjukkan bahwa celah setipis rambut menyumbang empat per lima dari keseluruhan cerita.
menunjukkan celah sehelai rambut adalah empat kelima dari keseluruhan cerita.
Ringkasan.$F = NI$ mendorong $\Phi = F/R_{m}$ melalui reluctance
$l/(\mu A)$; kepadatan $B = \Phi/A$ harus tetap di bawah sekitar 1.5 T. Dua uji pada sebuah
(tembaga, dari hubung singkat), dan efisiensi menyeimbangkan output terhadap keduanya.
Mengapa ini penting. Motor pada bor tanpa kabel, as roda kereta listrik
Jelajahi
How can a tiny air gap dominate a whole iron core?
Start with the worked 200-turn coil at 0.5 A on a 0.5 m iron path. Compare no gap with a 0.5 mm gap. Gap reluctance is four times iron reluctance, 80% of NI falls across the air, and flux falls to one fifth. Change the cross-section to separate flux from flux density.
Mengapa hal ini penting. Motor dalam bor tanpa kabel, as roda kereta listrik
motor dan starter di setiap mobil dengan mesin pembakaran dalam adalah mesin DC:
torsi yang dapat Anda perintahkan dengan arus, dari dua baris fisika.
Gagasan, dengan gambar. Konduktor sepanjang $l$ dalam medan $B$ yang membawa
arus $I$ merasakan gaya $F = BIl$; konduktor yang sama bergerak dengan kecepatan $v$
menginduksi GGL $e = Blv$. Mesin DC menghubungkan banyak konduktor seperti itu mengelilingi rotor
(armatur) dan melakukan komutasi sehingga masing-masing melihat medan tetap
arah — komutator adalah sakelar mekanik yang menjaga
torsi satu arah. Kumpulkan akuntansi menjadi satu konstanta $k\Phi$ dan
seluruh mesin menjadi dua persamaan:
dengan $k\Phi$ ditentukan oleh fluks medan saja. Mengalikan keduanya,
$T\omega = E I_{a}$: daya celah udara yang sama dilihat dari kedua sisi. Mekanik
dan bahasa listrik adalah satu bahasa.
Koneksi medan memilih kepribadian. Motor shunt
(medan paralel, fluks konstan) mempertahankan kecepatan hampir konstan; motor seri
(medan seri, fluks $\propto I_{a}$) menghasilkan torsi
$\propto I_{a}^{2}$ dan tidak boleh pernah dijalankan tanpa beban.
Shunt: kecepatan datar untuk beban apa pun. Seri: torsi besar pada kecepatan rendah, risiko melarikan diri tanpa beban
Penurunan rumus. Dari $e = Blv$ dengan $v = \omega r$ dan geometri
dikemas menjadi $k$: $E = k\Phi\omega$. Dari $F = BIl$ dengan lengan tuas
dibungkus dengan cara yang sama: $T = k\Phi I_{a}$. Pada mesin shunt, $\Phi$ ditentukan oleh
catu daya, sehingga kecepatan mengikuti $\omega = \dfrac{V - I_{a}R_{a}}{k\Phi}$: tegangan
jatuh pada hambatan armatur adalah satu-satunya penurunan. Pada mesin seri, $\Phi \propto I_{a}$
(hingga besi jenuh), sehingga $T \propto I_{a}^{2}$ dan
$\omega \propto \dfrac{V - I_{a}R_{a}}{I_{a}}$ — kecepatan naik tajam saat beban
menghilang.
Contoh terpecahkan 1 — titik peringkat. Motor shunt pada tegangan 220 V dengan hambatan
armatur $R_{a} = 0.2\ \Omega$ menarik arus $I_{a} = 50$ A pada kecepatan 1500 rpm. GGL (EMF) bernilai
$E = 220 - 50 \times 0.2 = 210$ V. Pada kecepatan 1500 rpm atau $= 157.1$ rad/s,
$k\Phi = \dfrac{210}{157.1} = 1.337$ V·s, sehingga torsi
$T = 1.337 \times 50 = 66.9$ N·m. Periksa kedua jalur melalui celah udara:
$T\omega = 66.9 \times 157.1 = 10.5$ kW dan $E I_{a} = 210 \times 50 = 10.5$ kW ✓ —
keduanya harus setara; mereka merupakan konversi yang sama.
Memulai motor yang sama dari keadaan diam adalah jebakan: saat sakelar dinyalakan $E = 0$, sehingga
arus awal akan mencapai $I_{a} = \dfrac{220}{0.2} = 1100$ A, dua puluh kali nilai peringkat. Sebuah
resistor pemula yang membatasi arus ke 100 A memerlukan
$R_{start} = \dfrac{220}{100} - 0.2 = 2.0\ \Omega$, yang dilepas secara bertahap seiring meningkatnya $E$
kecepatan.
Contoh terpecahkan 2 — pelemahan medan. Pertahankan torsi beban sebesar 66.9 N·m dan
kurangi fluks medan sebesar 20%, menjadi $k\Phi = 1.070$. Torsi menuntut
$I_{a} = \dfrac{66.9}{1.070} = 62.5$ A, sehingga GGL tetap pada
$E = 220 - 62.5 \times 0.2 = 207.5$ V dan kecepatan pada
$\omega = \dfrac{207.5}{1.070} = 193.9$ rad/s $= 1852$ rpm — sekitar 23% lebih cepat
untuk fluks yang lebih sedikit satu per lima. Cek daya: $T\omega = 66.9 \times 193.9 = 12.96$ kW
melawan $E I_{a} = 207.5 \times 62.5 = 12.97$ kW ✓. Di atas kecepatan dasar, ini adalah
trik standar — pelemahan medan: menukar fluks dengan kecepatan, dibayar dengan arus jangkar.
Kesalahan umum. Memasukkan rpm ke dalam $E = k\Phi\omega$ (membutuhkan rad/s — sebuah
faktor dari $2\pi$). Mengharapkan motor shunt berputar lebih cepat saat beban (penurunan
pada $R_{a}$ membuatnya melambat, sedikit). Menjalankan motor seri tanpa beban —
tanpa arus tidak ada fluks untuk membatasi kecepatan. Dan lupa bahwa pada
saat diam, satu-satunya hal yang membatasi arus adalah resistansi.
Ringkasan.$E = k\Phi\omega$ dan $T = k\Phi I_{a}$, terhubung oleh
$T\omega = EI_{a}$. Koneksi shunt mempertahankan kecepatan; koneksi seri mengalikan torsi
pada kecepatan rendah. Mulai melalui resistansi, lemahkan medan untuk rentang.
9.3
Mesin induksi
Mengapa ini penting. Sekitar tujuh dari sepuluh motor industri adalah mesin induksi sangkar tupai: tanpa sikat, tanpa komutator, satu bagian bergerak
— karena medan berputar melakukan pengalihan secara gratis.
Ide, dengan gambar. Tiga kumparan yang berjarak 120° apart, dialiri oleh tiga
arus yang berjarak 120° dalam waktu, bergabung menjadi medan berputar dengan
besar konstan yang berputar pada kecepatan sinkron$n_{s} = \dfrac{120f}{p}$ rpm ($f$ dalam Hz,
$p$ kutub). Rotor mengejarnya dan tidak pernah benar-benar tertangkap; kekurangannya adalah
slip
$$s = \frac{n_{s} - n}{n_{s}}.$$
Slip adalah rasio gigi mesin: batang rotor melihat medan slip melintas
dengan kecepatan $s$, sehingga frekuensi rotor adalah $sf$ dan setiap besaran rotor mengikuti
darinya.
Penurunan rumus. Dalam rangkaian ekuivalen, semua besaran dirujuk ke
stator dan cabang rotor muncul sebagai $R_{2}'/s$ — hambatan yang dikalikan dengan slip
Hambatan. Pisahkan menjadi:
dan suku kedua sama sekali bukan hambatan: dikalikan dengan $I^{2}$ maka itu adalah
tepatnya daya output mekanis, sementara $I^{2}R_{2}'$ adalah rugi-rugi tembaga rotor.
Slip membagi daya celah udara
$P_{ag} = T\omega_{s}$ menjadi rugi-rugi tembaga $sP_{ag}$ dan daya poros
$(1-s)P_{ag}$. Dengan sumber Thevenin $V_{th}$, $Z_{th} = R_{th} + jX_{th}$
di belakang cabang magnetisasi, torsi
mencapai puncak (turunkan, setel ke nol) di mana $R_{2}'/s_{max} = \sqrt{R_{th}^{2} + (X_{th} + X_{2}')^{2}}$
— torsi putus. Tambahan hambatan rotor menggeser puncak
ke arah awal: mesin rotor lilit dan rotor dua kandang menjual persis hal ini.
Puncak torsi sama, lokasi berbeda: hambatan rotor memilih di mana kurva mencapai puncak
Contoh terpecahkan 1 — membaca nama pelat. Motor 4-kutub, 50 Hz: $n_{s} = \dfrac{120 \times 50}{4} = 1500$ rpm.
Beroperasi pada 1440 rpm: $s = \dfrac{60}{1500} = 0.04$. Frekuensi rotor adalah
$sf = 2$ Hz — mengapa inti rotor hanya memerlukan laminasi ringan — dan suku slip
$R_{2}'/s$ adalah $25 \times R_{2}'$: pada slip kecil, rotor berperilaku hampir
murni resistif, sehingga mesin beroperasi dengan efisiensi tinggi mendekati
sinkronisme.
Contoh terpecahkan 2 — seluruh rantai torsi. Motor yang sama, tegangan garis 400 V
(231 V per fase), $R_{1} = 0.5$, $X_{1} = 1.2$, $R_{2}' = 0.4$,
daya input $X_{2}' = 1.2\ \Omega$, cabang magnetisasi besar (dibuang dari perhitungan:
$V_{th} = 231$ V, arus magnetisasi $Z_{th} = R_{1} + jX_{1}$). Kecepatan sinkron
$\omega_{s} = 157.1$ rad/s. Pada slip $s = 0.04$, kecepatan rotor $R_{2}'/s = 10\ \Omega$:
Ikuti aliran daya: daya masuk $P_{ag} = T\omega_{s} = 13.8$ kW, rugi-rugi tembaga rotor
$sP_{ag} = 552$ W, daya poros $T\omega_{s}(1-s) = 13.2$ kW ✓ — satu rantai
perkalian, tiga neraca tertutup. Torsi puncak:
$s_{max} = \dfrac{0.4}{\sqrt{0.5^{2} + 2.4^{2}}} = 0.163$, dan breakdown
torsi di sana adalah 172 N·m — dua kali titik operasi, margin yang dibutuhkan kompresor
untuk memulai. Rotor terkunci ($s = 1$): $T_{start} = 62$ N·m. Gandakan resistansi rotor
resistansi dan $T_{start}$ naik menjadi 109 N·m sementara titik operasi (slip yang
sama) kehilangan efisiensi — pertukaran rotor berbelit dalam satu angka.
Kesalahan umum. Mencampur rpm dan rad/s di dalam rumus torsi
($\omega_{s}$ adalah mekanik, rad/s). Menganggap torsi meningkat seiring slip — itu
puncaknya di $s_{max}$ dan turun di kedua sisinya. Membebankan seluruh daya celah udara sebagai
rugi tembaga: tembaga hanya menerima pecahan $s$. Dan mengharapkan rotor
frekuensi yang seharusnya 50 Hz — di sini adalah $sf$, 2 Hz.
Ringkasan.$n_{s} = 120f/p$, slip $s = (n_{s}-n)/n_{s}$, frekuensi rotor
$sf$, cabang rotor $R_{2}'/s$ yang separuh keduanya adalah poros. Torsi mencapai puncak
di mana $R_{2}'/s$ sesuai dengan besaran $R_{th} + j(X_{th} + X_{2}')$; tahanan rotor membeli
torsi awal dengan biaya operasional.
Jelajahi
Medan berputar, rotor mengejar
Ubah slip dan perhatikan medan stator, rotor, serta kecepatan relatifnya; baca frekuensi rotor dari selisih keduanya.
Mengapa ini penting. Hampir seluruh daya dari pembangkit listrik keluar melalui mesin sinkron: magnet yang diputar oleh turbin, terkunci pada
medan berputar jaringan, mengirimkan daya melalui sudut.
Konsepnya, dengan gambar. Rotor — sebuah elektromagnet atau magnet permanen
magnet — terkunci pada medan berputar, sehingga kecepatannya tepat $n_{s} = 120f/p$,
tanpa slip. GGL terinduksi memiliki bentuk transformator
$E = 4.44\, f N \Phi k_{w}$ (faktor lilitan $k_{w}$ merapikan geometri kumparan). Apa yang ditukarkan mesin dengan jaringan ditentukan oleh sudut
geometri). Apa yang ditukar mesin dengan jaringan ditentukan oleh daya
sudut$\delta$: sudut di mana GGL rotor mendahului tegangan bus.
Koneksi berperilaku seperti pegas torsi — tekankan, rasakan
torsi:
$$P = \frac{3 V E}{X_{s}} \sin\delta .$$
Pegas berbentuk sinus: daya meningkat seiring sudut hingga 90 derajat, lalu dilepaskan — itulah hilangnya sinkronisasi
Garis $V\angle 0$ membawa pelajaran kedua: meningkatkan medan (eksitasi$E\angle\delta$, di antara keduanya hanya reaktansi sinkron $X_{s}$:
Garis $Q$ membawa pelajaran kedua: meningkatkan medan (eksitasi
) menaikkan $E$ dan mendorong $Q$ positif — mesin mengekspor daya reaktif
seperti kapasitor; menurunkannya mengimpor. Operator jaringan menjadwalkan ini setiap hari.
Contoh terpecahkan 1 — rating dan marginnya. Generator pada
bus tak hingga pada garis 11 kV, $X_{s} = 5\ \Omega$ per fasa,
EMF 12 kV saluran. Per fase $V = 6351$ V, $E = 6928$ V, sehingga
Pada $\delta = 30°$: $P = 13.2$ MW. Margin statis adalah
$\dfrac{26.4 - 13.2}{13.2} = 100\%$ — mesin dapat menggandakan bebannya sebelum
pegas terlepas. Operator menjaga mesin nyata lebih dekat 30° untuk alasan
penyangga ini.
Contoh terpecahkan 2 — nyata dan reaktif bersamaan. Mesin yang sama, jadwal
10 MW: $\sin\delta = \dfrac{10}{26.4} = 0.379$, $\delta = 22.3°$. Maka
Ter-exitasi berlebih, ia dengan tenang menopang tegangan bus sambil mengirimkan
megawatt. Kurangi eksitasi ke $E = 10$ kV saluran (5774 V per fase) dan pertahankan
10 MW: $\sin\delta = \dfrac{10 \times 5 \times 10^{6}}{3 \times 6351 \times 5774} = 0.455$,
$\delta = 27.0°$, dan
$Q = \dfrac{3 \times 6351 \times (5774 \times 0.890 - 6351)}{5} = -4.6$ MVAr:
megawatt yang sama, namun mesin kini menyerap daya reaktif. Satu kenop
(eksitasi) mengubah Q jauh lebih besar daripada P.
Kesalahan umum. Menggunakan tegangan saluran per fase (bagi dengan $\sqrt{3}$
terlebih dahulu). Percaya bahwa lebih banyak eksitasi menghasilkan lebih banyak daya nyata — turbin menetapkan
$P$; eksitasi menetapkan $Q$. Mendorong $\delta$ melewati 90°, di mana
$\dfrac{dP}{d\delta}$ menjadi negatif dan mesin kehilangan kutub. Dan
lupa bahwa $\delta$ di sini adalah listrik: dengan $p$ kutub, sudut mekanis
adalah $2\delta/p$.
Ringkasan. Kecepatan terkunci pada jaringan, daya $P = \dfrac{3VE}{X_{s}}\sin\delta$,
reaktif $Q = \dfrac{3V(E\cos\delta - V)}{X_{s}}$. Turbin menguasai sudut,
medan menguasai VARs.
Mengapa ini penting. Perhitungan jaringan yang mencampur ohm pada 11 kV dengan ohm pada
132 kV tenggelam dalam rasio transformasi. Insinyur daya sejak lama beralih ke bahasa
di mana setiap tegangan mendekati 1.0 dan setiap impedansi adalah persentase: sistem
per-unit.
Ide, dengan gambar. Pilih pasangan nilai dasar: daya dasar $S_{base}$ dan dasar
tegangan $V_{base}$ di setiap tingkat; semua lainnya mengikuti:
Impedansi berpindah antar tingkat tegangan melalui kuadrat rasio transformasi — per-unit
menyerapnya secara otomatis, karena setiap tingkat memiliki $Z_{base}$-nya sendiri. Sebuah
plak nama transformator "10%" berarti: pada arus terkenalnya, 10% dari
tegangan terkenanya turun di dalamnya — yang sama persis dengan $Z_{pu} = 0.10$.
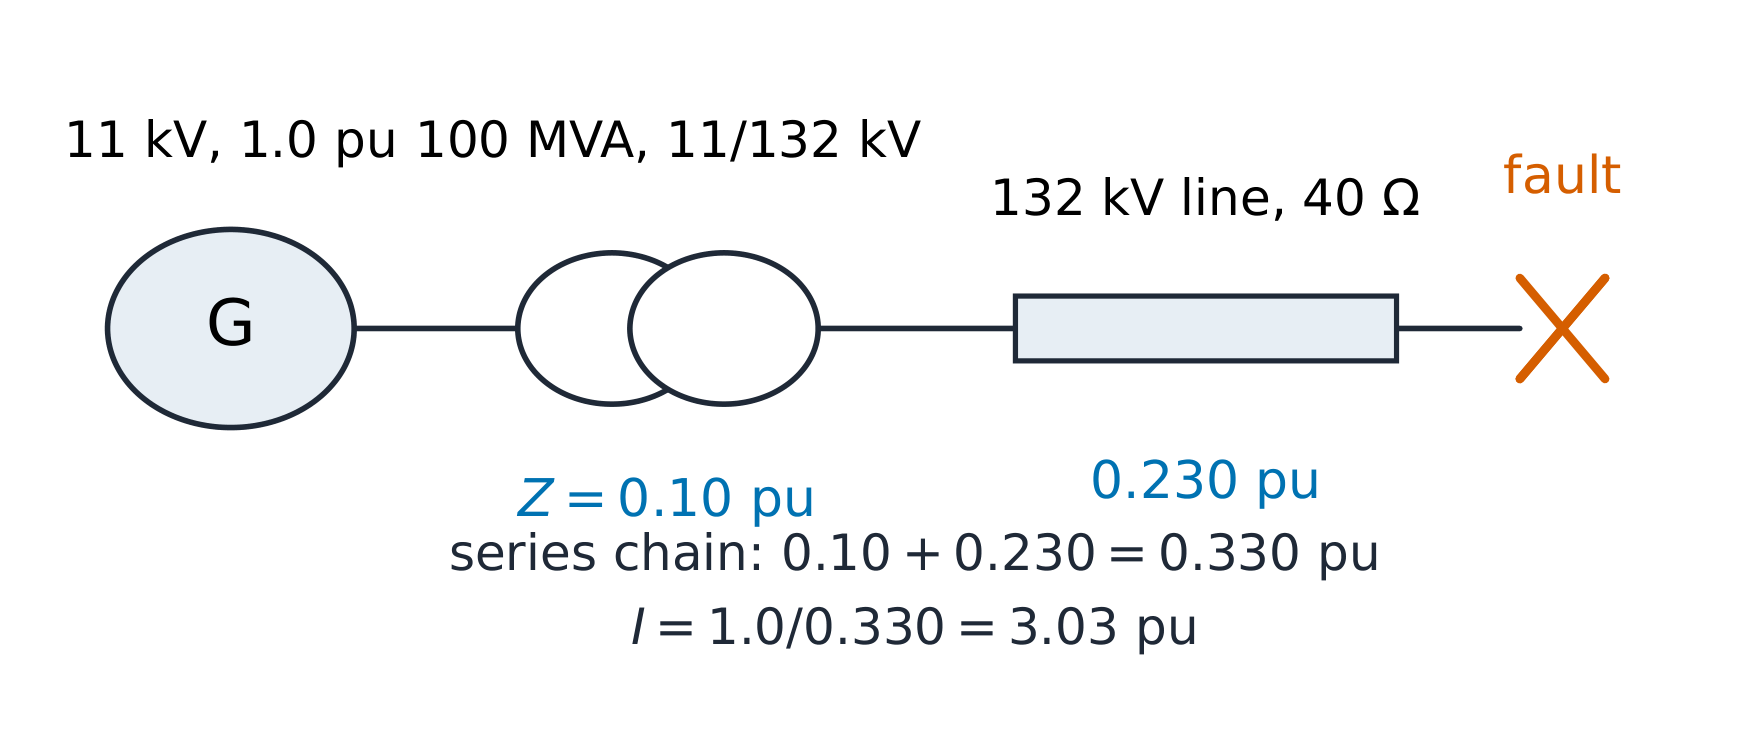
Satu garis, satu rantai impedansi per-unit: gangguan melihat semuanya secara seri
Penurunan rumus. Perubahan basis adalah pencatatan buku murni. Impedansi yang diberikan sebagai
$Z_{old}$ pu pada $S_{old}$, $V_{old}$ menjadi, pada basis baru,
dan jika basis tegangan sudah sesuai dengan rasio transformator (seperti pada
studi yang konsisten), hanya rasio $S$ yang tersisa.
Contoh terpecahkan 1 — gangguan di ujung saluran. Transformator 100 MVA, 11/132 kV
dengan $Z = 10\%$ pada basisnya sendiri menyalurkan saluran 132 kV sebesar 40 Ω; sebuah
gangguan tiga fasa terjadi di ujung jauh saluran dengan generator dijaga pada
1.0 pu. Basis saluran: $Z_{base} = \dfrac{132^{2}}{100} = 174.2\ \Omega$, sehingga
saluran bernilai $\dfrac{40}{174.2} = 0.230$ pu; transformator sudah 0.10 pu pada
100 MVA. Total $0.330$ pu, sehingga arus gangguan adalah
$\dfrac{1.0}{0.330} = 3.03$ pu. Kembali ke satuan riil — pengecekan yang membuktikan
metode ini: arus basis pada 132 kV adalah
$I_{base} = \dfrac{100 \times 10^{6}}{\sqrt{3} \times 132\,000} = 437$ A, sehingga
$I_{fault} = 3.03 \times 437 = 1327$ A. Nilai 3.03 pu yang sama terbaca pada sisi 11 kV
dengan arus basis tingkat tersebut
$\dfrac{100 \times 10^{6}}{\sqrt{3} \times 11\,000} = 5249$ A menghasilkan
$3.03 \times 5249 = 15\,926$ A — satu bilangan tak berdimensi berlaku untuk kedua level tegangan ✓.
Contoh terpecahkan 2 — mengubah basis. Studi berkembang: tambahkan transformator 60 MVA,
66/11 kV dengan rating 8% dan generator dengan $X_{d} = 0.25$ pu pada
80 MVA, 11 kV. Pada basis studi 100 MVA, transformator menjadi
$0.08 \times \dfrac{100}{60} = 0.133$ pu dan generator
$0.25 \times \dfrac{100}{80} = 0.313$ pu (basis tegangan sudah sesuai). Dalam
seri antara GGL generator dan gangguan pada terminal transformator 66 kV
terminal: $0.313 + 0.133 = 0.446$ pu, sehingga arus gangguan adalah
$\dfrac{1.0}{0.446} = 2.24$ pu. Pada sisi 66 kV arus basis adalah
$\dfrac{100 \times 10^{6}}{\sqrt{3} \times 66\,000} = 875$ A, sehingga
$2.24 \times 875 = 1962$ A mengalir ke dalam gangguan, sementara generator membawa
$2.24 \times 5249 = 11\,780$ A pada sisi 11 kV-nya — nilai pu yang sama, dua arus riil.
Dua perkalian menggantikan satu halaman pencarian rasio.
Kesalahan umum. Menggunakan tegangan antar-konduktor dalam basis per-fasa (atau
sebaliknya) — pilih konvensi $Z_{base} = V_{LL}^{2}/S_{3\phi}$ dan tetap
menggunakannya. Melupakan kuadrat pada rasio basis tegangan saat mengubah basis.
Dan menganggap "%Z" sebagai angka rugi-rugi — itu adalah angka penurunan tegangan pada arus
arus, itulah sebabnya transformator 10% masih dapat mencapai efisiensi 99% pada beban penuh
beban.
Ringkasan. Pilih $S_{base}$ sekali dan $V_{base}$ per tingkat; konversikan
semuanya ke pu; aritmatika seri, paralel, dan gangguan menjadi tak berdimensi;
konversikan kembali dengan arus basis masing-masing tingkat untuk membuktikan jawabannya.
9.6
Per-unit dan aliran daya
Mengapa ini penting. "Apakah tegangan di ujung saluran distribusi tetap di atas
0.95?" adalah pertanyaan yang dijawab oleh setiap perencana jaringan ribuan kali sehari
dengan aliran daya — dan versi dua-bus muat dalam satu halaman.
Gagasan, dengan gambar. Bus 1 adalah bus selang: dijaga pada
$1.0\angle 0°$ pu, menyerap berapa pun rugi-rugi yang terjadi. Saluran
$Z = R + jX$ menyalurkan beban yang menarik $S = P + jQ$ pada bus 2. Beban menetapkan
arus melalui tegangannya sendiri, dan tegangan menetapkan arus melalui
saluran — sebuah loop. Jadi tebak $V_{2}$, jalankan loop sekali, dan ulangi:
$$V_{2}^{(k+1)} = V_{1} - Z \cdot \mathrm{conj}\!\left(\frac{S}{V_{2}^{(k)}}\right),$$
iterasi titik tetap (Gauss–Seidel). Konjugat bukanlah dekorasi:
dengan $S = V I^{*}$, arus adalah $I = \mathrm{conj}(S/V)$, dan melewatkannya
mengarahkan iterasi pada hal yang tidak masuk akal.
Tebak, koreksi, ulang: kedua kasus settling dalam beberapa iterasi — dan kompensasi settling lebih tinggi
Turunan. Dari $V_{2} = V_{1} - ZI$ dan $I^{*} = S/V_{2}$, setiap
pass menghitung arus yang diimplikasikan oleh $V_{2}$ saat ini dan tegangan yang
arus tersebut menghasilkan. Linierkan sekali di sekitar $V \approx 1$ dan terkenal
pendekatan muncul secara alami:
$$\Delta V \approx \frac{P R + Q X}{|V_{2}|},$$
yang suku keduanya menjelaskan judul unit: itu adalah aliran reaktif
melalui reaktansi yang memakan tegangan, itulah sebabnya kapasitor — kompensasi
reaktif** — adalah alat tegangan.
Contoh terpecahkan 1 — kasus dasar.$Z = 0.02 + j0.10$ pu, beban
$0.8 + j0.4$ pu, $V_{1} = 1.0\angle 0°$. Memulai dari $V_{2} = 1.0$ iterasi
konvergen ke $V_{2} = 0.937\angle -4.4°$ pu, dengan arus saluran
$I = 0.954\angle -31°$ pu. Pengecekan: pendekatan memberikan
$\Delta V \approx \dfrac{0.8 \times 0.02 + 0.4 \times 0.10}{0.937} = 0.060$ pu
melawan penurunan tegangan yang akurat $1 - 0.937 = 0.063$ ✓ jujur pada pembebanan ini; dari penurunan,
$QX = 0.040$ melampaui $PR = 0.016$ — reaktif mendominasi. Keseimbangan ujung pengirim:
$P_{s} = 0.8 + |I|^{2}R = 0.8 + 0.954^{2} \times 0.02 = 0.818$ pu ✓
dan $Q_{s} = 0.4 + 0.954^{2} \times 0.10 = 0.491$ pu: garis itu sendiri mengonsumsi
0.091 dari reaktif.
Contoh terpecahkan 2 — kompensasi. Pasang kapasitor pada bus 2 yang memotong
beban bersih menjadi $0.8 + j0.1$ pu dan iterasi lagi: $V_{2}$ stabil di
$0.970\angle -4.6°$ pu. Penurunan turun dari 0.063 ke 0.030 pu — istilah $QX$
turun dari 0.040 ke 0.010 dan tegangan mengikuti — sementara sudut tetap
mendekati 4.5°, karena sudut dibawa oleh $P$, yang tidak berubah. Dalam
per-unit, kalimat desain adalah satu baris: 0.3 pu kapasitor pada beban
meningkatkan $V_{2}$ sejauh mungkin hingga impedansi garis terbagi dua (0.970 pu baik
satu arah), dan kapasitor jauh lebih murah daripada jalur kedua.
Kesalahan umum. Mengabaikan konjugat (iterasi kemudian divergen atau
konvergen ke titik operasi yang salah secara diam-diam). Membiarkan slack bus menetapkan
lebih banyak dari seharusnya — ia menetapkan referensi sudut dan menyerap kerugian;
beban di tempat lain harus tetap seimbang dalam hasil konvergensi. Dan terlalu percaya pada
$\Delta V \approx (PR + QX)/V$ ketika sudut melintasi garis membesar: pendekatan
diam-diam mengabaikan komponen kuadratur $\dfrac{PX - QR}{V}$,
layak di sini pada 4.4°, namun menyesatkan saat melewati 15°.
Ringkasan. Slack di satu ujung, beban di ujung lain, iterasi
$V_{2} = V_{1} - Z\,\mathrm{conj}(S/V_{2})$; verifikasi dengan pendekatan $PR + QX$
dan tutup keseimbangan daya. Aliran reaktif adalah masalah tegangan; kompensasi adalah solusi hemat.
Mengapa hal ini penting. Pengisi daya yang sama dibuka dengan sakelar yang mengubah seratus
Mengapa ini penting. Pengisi daya yang sama membuka dengan saklar yang membalik seratus
ribu kali per detik. Pengonversi saklar membuat adaptor 30-watt ini
kini lebih kecil dari colokannya sendiri — dan mengapa unit ini mengakhiri modul: mesin
bertemu elektronika di penggerak.
Konsep, dengan gambar. Pengonversi buck adalah saklar, dioda,
induktor, dan kapasitor. Saat saklar ON, input mengisi
induktor; saat OFF, induktor mempertahankan arus mengalir melalui
dioda. Induktor dan kapasitor melakukan perataan; saklar hanya memilih
rasio waktu ON terhadap periode, yaitu duty cycle$D$. Keseimbangan
volt-detik pada induktor — rata-rata $v_{L}$ selama satu periode harus nol
dalam keadaan tunak — menghasilkan, dalam satu baris:
$$(V_{in} - V_{out})\,D T = V_{out}\,(1-D)\,T \quad\Longrightarrow\quad V_{out} = D\,V_{in},$$
dan boost dual memberikan $V_{out} = \dfrac{V_{in}}{1-D}$. Konduksi
berkelanjutan (CCM) berarti arus induktor tidak pernah mencapai nol —
dunia riak kecil tempat semua rumus ini berlaku.
Arus induktor naik saat sakelar menyala dan turun saat mati
Turunan. Dalam konduksi berkelanjutan, fase buck ON, induktor mengalami $V_{in} - V_{out}$
selama $DT$ detik; dalam fase OFF mengalami $-V_{out}$ selama $(1-D)T$. Menetapkan
jumlah volt-detik menjadi nol menghasilkan $V_{out} = D V_{in}$ — independen dari L, C, dan
beban dalam CCM, yang merupakan daya tarik pengonversi ini. Ayunan arus segitiga
mengikuti dari $v = L\,di/dt$ pada kedua fase:
Contoh terpecahkan 1 — pengonversi buck dari 12 V ke 5 V. Masukan 12 volt, keluaran 5 V pada 2 A,
pengalihan pada 100 kHz dengan $L = 100\ \mu$H. Tugas $D = \dfrac{5}{12} = 0.417$.
Arus ripple $\Delta I_{L} = \dfrac{5 \times 0.583}{100\mu \times 100k} = 0.29$ A —
15% dari beban, titik desain standar. CCM berlaku karena
$\Delta I_{L}/2 = 0.15$ A jauh di bawah 2 A. Dengan $C = 220\ \mu$F output
ripple adalah $\Delta V_{out} = \dfrac{0.29}{8 \times 220\mu \times 100k} = 1.7$ mV:
output konverter lebih bersih daripada sumber daya yang mengoperasikannya.
Contoh terpecahkan 2 — penguat dari 12 V ke 24 V. Penguat menggunakan komponen yang sama
disusun ulang: beralih melintasi induktor, dioda ke output. Untuk 24 V pada
1.5 A dari 12 V, $D = 1 - \dfrac{12}{24} = 0.5$. Daya terpelihara (ideal):
$P_{in} = 36$ W, sehingga arus input adalah 3 A — bukan 1.5 A; arus bertukar
melawan tegangan, daya tidak. Riak
$\Delta I_{L} = \dfrac{V_{in} D}{L f} = \dfrac{12 \times 0.5}{100\mu \times 100k} = 0.6$ A,
CCM nyaman terhadap 3 A. Kapasitor output melihat pemotongan oleh dioda
arus — hanya pulsa selama $(1-D)$ dari setiap periode — sehingga konverter boost
membutuhkan kapasitor output yang lebih besar dan ESR lebih rendah daripada buck dengan daya yang sama:
RMS riak, bukan nilai rata-rata, menentukan ukuran komponen.
Kesalahan umum. Beban ringan dalam desain "CCM": di bawah batas
arus $\Delta I_{L}/2$ konverter jatuh ke konduksi tidak kontinu
dan $V_{out}$ naik melebihi $D V_{in}$. Mengabaikan tegangan jatuh dioda pada output
tegangan rendah — 0.4 V dalam rel 5 V adalah 8%, yang menjelaskan mengapa **sinkron
(MOSFET untuk dioda) menjadi rutin di bawah sekitar
12 V. Dan menyamakan arus input dan output karena topologi terlihat
simetris — hanya daya yang terkonservasi.
Ringkasan. Keseimbangan volt-detik: $V_{out} = D V_{in}$ (buck) atau
$V_{out} = V_{in}/(1-D)$ (boost) pada CCM; ripple
$\Delta I_{L} = \dfrac{V_{out}(1-D)}{Lf}$ dan $\Delta V_{out} = \dfrac{\Delta I_{L}}{8Cf}$.
Sakelar menetapkan rasio; komponen pasif menetapkan kualitas; kerugian berada di
sakelar dan dioda.