Ini adalah kursus kesepuluh dalam Teknik Elektro Universitas: sistem
kontrol**. EE06 memberikan Anda fungsi sistem. Kursus ini menutup
umpan balik loop di atasnya dan menjawab pertanyaan insinyur: bagaimana cara
membuat output mengikuti input dengan cepat, akurat, dan tanpa osilasi?
Unit 10.1 dan 10.2 membangun model plant (benda yang
dikendalikan) dan menguranginya menjadi satu fungsi transfer.
Unit 10.3 hingga 10.5 memprediksi dan membentuk respons waktu: spesifikasi,
stabilitas, lokus akar.
Unit 10.6 dan 10.7 bekerja dalam domain frekuensi: margin, Nyquist, PID dan
kompensator.
Unit 10.8 membuka ruang keadaan: model untuk banyak keadaan, dan metode desain
yang dibangun di atas aljabar linear.
Satu kebiasaan melingkupi seluruh kursus. Setiap desain dicek di kedua
domain. Margin fase memprediksi peredaman. Penempatan kutub memprediksi sebuah
overshoot. Setiap klaim stabilitas aljabar dikonfirmasi oleh metode kedua:
Routh berbanding dengan lokus akar, Nyquist berbanding Routh. Ketika dua jalur menuju
angka yang sama, Anda dapat mempercayai angka tersebut.
Mengapa hal ini penting. Mobil dengan kontrol kecepatan tetap 100 km/jam di tanjakan. Printer 3D
menempatkan tetesan plastik dalam 0.05 mm. Keduanya memulai dengan cara yang sama: tulis
apa yang dilakukan sistem fisik, sebagai persamaan yang dapat Anda hitung.
Ide dasarnya. Hampir setiap domain fisik menyimpan, mengalir, dan kehilangan energi dalam
pola yang sama. Tangki panas menyimpan panas, mendapatkan panas dari pemanas, dan kehilangan
panas ke ruangan. Kapasitor menyimpan muatan, mendapatkannya dari sumber, dan bocor
melalui resistor. Ditulis sebagai satu variabel keadaan$x$, masing-masing
berkata
$$\text{(how fast } x \text{ changes)} \;=\; \text{(drive in)} \;-\; \text{(leakage out)}.$$
Model orde pertama memiliki bentuk $\tau\, \dfrac{dx}{dt} + x = K\,u(t)$.
Huruf Yunani $\tau$ (tau) adalah konstanta waktu, diukur dalam
detik: ini menunjukkan berapa lama penyimpanan merespons. Simbol $K$ adalah
penguatan DC: nilai akhir dari $x$ per unit input stabil $u$. Dengan langkah
input sebesar $U$, solusinya adalah $x(t) = KU\,(1 - e^{-t/\tau})$, yang
mencapai 63.2% dari nilai akhirnya pada satu konstanta waktu.
Linearisasi. Sistem nyata tidak berupa garis lurus. Pendulum
mematuhi $\ddot\theta = -(g/l)\sin\theta$, yang tidak memiliki penguatan tunggal. Solusinya adalah
memilih titik operasi (keadaan di mana Anda bekerja) dan mengganti
kurva dengan kemiringannya di sana. Di dekat kesetimbangan, $\sin\theta \approx \theta$, sehingga
bandul berperilaku seperti pegas dengan frekuensi alami$\omega_n = \sqrt{g/l}$. Untuk ayunan sepanjang $l = 0.9$ m, ambil $g = 9.81$
m/s² dan dapatkan $\omega_n = \sqrt{9.81/0.9} = 3.30$ rad/s, sekitar 0.53 Hz: ayunan
permainan yang lambat. Ide yang sama berlaku untuk tangki yang mengalir keluar pada $q = 2\sqrt{h}$
di dekat ³ m, dan $h$/$\dfrac{dq}{dh} = 1/\sqrt{h}$ di dekat 0.5 m. Model linear hanya akurat di dekat
mendekati $h = 4$ m, dan 1/3 mendekati $h = 9$ m. Model linear jujur hanya dekat
Motor DC terkendali armatur: dua hukum fisika, satu loop umpan balik internal
Motor DC terkendali armatur: dua hukum fisik, satu loop umpan balik dalam
Contoh terpecahkan 1: rangkaian RC. Ambil $R = 2$ kΩ dan $C = 100$ µF. Resistor
membawa arus $\dfrac{v_{in} - v}{R}$ dan kapasitor
mengintegrasikannya, sehingga
Ini adalah model orde pertama dengan $\tau = RC = 2000 \times 100\times10^{-6} = 0.2$ s dan $K = 1$. Langkahkan input dari 0 ke 5 V dan kapasitor mencapai
$5(1 - e^{-1}) = 3.16$ atau semakin besar 63.2 berarti rangkaian lebih lambat, dan hasil kali 0.2 memiliki satuan
$R$ or a bigger $C$ means a slower circuit, and the product $RC$ has units of
detik, sehingga model tersebut konsisten.
Contoh terarah 2: motor DC yang dikendalikan jangkar. Model ini memuat
gesekan $J = 0.01$ N·m·s, konstanta motor ² (dalam N·m/A, secara numerik sama dengan
gesekan $B = 0.1$ N·m·s, konstanta motor $K = 0.5$ (dalam N·m/A, secara numeris sama dengan
sama dengan V·s/rad), dan resistansi jangkar $R = 1$ Ω. Induktansinya kecil,
sehingga kita abaikan. Dua hukum fisika mengaitkan sisi listrik dan mekanik:
sisi:
Hukum torsi: arus menghasilkan torsi, $T = K\,i$, dengan $T$ dalam N·m dan $i$ dalam A.
Hukum Newton untuk rotor: $J\,\dot\omega = T - B\,\omega$, di mana
$\omega$ is the shaft speed in rad/s.
Kopling berjalan dua arah. Jangkar yang berputar juga menghasilkan GGL balik
tegangan $K\omega$, sehingga hukum tegangan Kirchhoff (KVL) memberikan $V = R\,i + K\omega$. Dalam domain s, dengan kondisi awal nol, kedua hukum menjadi
Model ini memiliki satu kutub pada $s = -35$ rad/s. Konstanta waktu adalah
$1/35 = 28.6$ ms: cepat. Penguatan DC adalah $50/35 = 1.43$ rad/s kecepatan akhir
per volt. Cek logika pada DC: dengan segala sesuatu konstan, persamaan motor adalah
murni aljabar, dan memang $\dfrac{K}{BR + K^{2}} = \dfrac{0.5}{0.35} = 1.43$.
muncul dalam diagram sebagai umpan balik yang dibangun oleh motor secara gratis. Dua
muncul dalam diagram sebagai loop umpan balik yang dibangun motor secara gratis. Dua
variabel di sini, $i$ dan $\omega$, adalah tepat variabel keadaan yang unit
10.8 formalisasi.
Kesalahan umum.
Menghilangkan suku GGL balik $K\omega$ dari KVL. Hasilnya tampak lebih sederhana dan
sangat salah: $\dfrac{K}{(Js+B)R} = \dfrac{50}{s+10}$ memprediksi 5 rad/s per
volt daripada 1.43 dan konstanta waktu 100 ms daripada 28.6 ms. The
umpan balik bawaan GGL baliknya membuat motor nyata cepat.
Menggunakan linearisasi jauh dari titik operasinya. Kemiringan tangki adalah 0.5
pada $h = 4$ m dan 0.33 pada $h = 9$ m; satu kemiringan tidak dapat melayani keduanya.
Kesalahan satuan: $J$ dalam kg·m², $B$ dalam N·m·s, $\omega$ dalam rad/s. Pastikan bahwa
konstanta motor memiliki nilai yang sama dalam kedua hukum tersebut.
Ringkasan. Penyimpanan, aliran, dan disipasi menghasilkan $\tau\dot x + x = Ku$. Pilih
titik operasi, ambil kemiringannya, dan dunia menjadi linear di dekatnya.
Model motor $50/(s+35)$ adalah contoh berkelanjutan kita mulai sekarang.
10.2
Fungsi transfer dan diagram blok
Mengapa ini penting.Diagram blok adalah cara insinyur berbicara tentang sistem: sebuah
poster kontrol cruise mobil adalah diagram blok, bukan halaman persamaan.
Gagasan. Fungsi transfer $G(s)$ adalah rasio output
terhadap input dalam domain s, dengan kondisi awal nol. Ketika blok-blok
terhubung, aritmatika menggantikan aljabar:
Seri (satu blok setelah yang lain): kalikan, $G = G_1 G_2$.
Paralel (kedua blok memberikan umpan ke jumlah yang sama): tambahkan, $G = G_1 + G_2$.
Umpan balik: bagi dengan loop, $T = \dfrac{G}{1 + GH}$.
Rumus umpan balik layak mendapatkan penurunan satu baris. Error adalah $e = r - H\,y$ dan output adalah $y = G\,e$. Gabungkan mereka: $y = G(r - Hy)$, pindahkan
istilah $GH\,y$ ke sisi lain, dan $y(1 + GH) = Gr$. Persamaan
$$1 + GH = 0$$
adalah persamaan karakteristik. Akar-akarnya adalah loop tertutup
kutub, sehingga ia menyimpan seluruh cerita stabilitas. Kurangi loop dalam terlebih dahulu, dan
jaga penyebut tetap terlihat di setiap langkah.
Kurangi loop dalam terlebih dahulu, kalikan seri, tutup loop luar terakhir
Contoh terpecahkan 1: satu loop, dibaca seperti sistem orde kedua. Letakkan
$G_1 = \dfrac{1}{s+1}$ dan $G_2 = \dfrac{1}{s+2}$ seri dengan penguatan $K = 6$,
di bawah umpan balik kesatuan ($H = 1$):
Sekarang bacalah parameter orde kedua dengan mencocokkannya terhadap $s^{2} + 2\zeta\omega_n s + \omega_n^{2}$. Di sini $\omega_n = \sqrt{8} = 2.83$ rad/s dan
rasio peredaman$\zeta = \dfrac{3}{2 \times 2.83} = 0.530$. Itu
terletak di dalam daerah desain standar $0.4 \le \zeta \le 0.7$, dan unit 10.3
mengubahnya menjadi overshoot sekitar 14%.
Contoh terpecahkan 2: loop bersarang. Loop dalam $\dfrac{2}{s}$ dengan
penguat umpan balik 0.5 terletak secara seri dengan $\dfrac{1}{s+1}$, semuanya berada di dalam
loop luar umpan balik kesatuan. Langkah 1, ringkas loop dalam:
Bacalah: $\omega_n = \sqrt{3} = 1.73$ rad/s dan $\zeta = \dfrac{2}{2\times 1.73} = 0.577$. Diagram yang rumit berubah menjadi dua angka. Untuk diagram benar-benar rumit, aturan gain Mason melakukan semua ini dalam satu rumus: jumlahkan penguat jalur maju, kurangkan hasil kali loop yang tidak saling menyentuh. Gunakan saat aljabar blok benar-benar rumit, bukan sebelumnya; pada diagram sederhana, tiga aturan di atas lebih cepat.
diagram, aturan gain Mason melakukan semua ini dalam satu rumus: jumlahkan maju
penguatan jalur, kurangkan hasil kali loop yang tidak saling bersentuhan. Capai itu
ketika aljabar blok benar-benar rumit, bukan sebelumnya; pada diagram sederhana
tiga aturan di atas lebih cepat.
Kesalahan umum.
Menutup umpan balik sebagai $\dfrac{G}{1+G}$ ketika $H \ne 1$. Jalur kembali membawa
$GH$, bukan $G$.
Kehilangan tanda minus pada penjumlahan umpan balik. Kesalahan adalah $r - Hy$. Jika Anda menambahkan
sebaliknya, persamaan karakteristik menjadi $1 - GH = 0$ dan setiap
klaim stabilitas terbalik.
Mengurangi loop luar terlebih dahulu. Ini tetap bisa dilakukan, tetapi aljabarnya meledak;
inner first is the discipline.
Ringkasan. Seri mengalikan, paralel menjumlahkan, umpan balik membagi dengan $1 + GH$,
dan penyebut hasilnya adalah persamaan karakteristik. Loop
dalam terlebih dahulu.
10.3
Respons domain waktu
Mengapa ini penting. Ketika pembuat drone berjanji “menyelesaikan dalam setengah
detik, overshoot kurang dari 10%”, itu adalah angka domain waktu. Unit
ini adalah kamus yang mengubah posisi kutub menjadi angka-angka tersebut.
Gagasan. Prototipe orde dua membawa kosakata:
$$G(s) = \frac{\omega_n^{2}}{s^{2} + 2\zeta\omega_n s + \omega_n^{2}}.$$
Kutubnya berada di $s = -\zeta\omega_n \pm j\,\omega_n\sqrt{1-\zeta^{2}}$. Baca
gambar: jarak dari titik asal adalah $\omega_n$ (seberapa cepat),
bagian imajiner bergetar, dan bagian real $-\zeta\omega_n$ meluruh. Rasio redaman
adalah cosinus sudut kutub, sehingga sinar dari titik asal pada sudut
$\arccos\zeta$ adalah garis redaman konstan: satu gambar, satu angka.
Satu rasio redaman, satu bentuk: seluruh keluarga pada $\omega_n = 4$ rad/s
Respons langkah adalah output ketika input melompat dari 0 ke 1.
Dengan input langkah satuan, hasil standarnya adalah
Di sini $M_p$ adalah overshoot (puncak di atas nilai akhir, sebagai
fraksi), $t_p$ waktu puncak, dan $t_s$ waktu penstabilan
. Rumus overshoot bukan sihir: respons langkah adalah
dan puncak pertama terjadi di mana turunan sama dengan nol, yang berada di
$\omega_d t_p = \pi$; memasukkan kembali ke dalam envelope menghasilkan $M_p$.
Kesalahan keadaan tetap memerlukan satu ide lagi. Hitung jumlah integrator dalam
loop terbuka: jumlah tersebut adalah tipe sistem. Sistem tipe-1 (satu
integrator) memiliki kesalahan keadaan tetap nol terhadap input langkah, dan konstanta kesalahan kecepatan
$K_v = \lim_{s\to0}\, sG(s)$ memberikan kesalahan ramp
$\dfrac{1}{K_v}$. Baca konstanta-konstanta dari loop sebelum menghitung transien.
transien.
Contoh terpecahkan 1: sepasang angka, empat spesifikasi. Ambil
$\omega_n = 4$ rad/s dan $\zeta = 0.5$. Maka $\omega_d = 3.46$ rad/s dan
kutubnya adalah $-2 \pm j3.46$. Cek konsistensi: jarak dari titik asal adalah
$\sqrt{2^{2} + 3.46^{2}} = 4 = \omega_n$, sebagaimana harusnya. Spesifikasi:
Waktu naik dari 10 hingga 90% dihitung secara numerik dari respons
langkah sebagai 0.41 s. Cek logika lintas domain: $\zeta = 0.5$ seharusnya muncul
dengan margin fase mendekati 50 derajat, dan aturan kerja unit 10.6 $\zeta \approx PM/100$ menutup loop tersebut.
Contoh terpecahkan 2: pilih penguatan untuk memenuhi spesifikasi peredaman. Sistemnya adalah
$G = \dfrac{K}{s(s+2)}$ dalam umpan balik kesatuan. Loop tertutupnya adalah
$\dfrac{K}{s^{2} + 2s + K}$, sehingga mencocokkan prototipe memberikan $2\zeta\omega_n = 2$ dan $\omega_n = \sqrt{K}$, akibatnya $\zeta = 1/\sqrt{K}$. Permintaan
$\zeta = 0.45$:
Prediksi respons: $M_p = e^{-\pi(0.45)/0.893} = 0.205$, sehingga 20.5%; puncak
waktu $t_p = \dfrac{\pi}{2.22 \times 0.893} = 1.58$ s; penyiapan $t_s \approx \dfrac{4}{0.45\times2.22} = 4.0$ s. Sekarang konstanta kesalahan, baca dari
loop terbuka: $K_v = \dfrac{4.94}{2} = 2.47$, sehingga ramp unit meninggalkan kesalahan tetap
kesalahan $\dfrac{1}{K_v} = 0.405$, sementara kesalahan langkah tepat nol karena
sistem bertipe 1. Pengecekan mesin: langkah loop tertutup yang disimulasikan menetap
pada 1.000 dan puncaknya pertama adalah 1.205.
Kesalahan umum.
Mencampur $\omega_n$ dengan $\omega_d$. Waktu puncak menggunakan frekuensi teredam;
jarak-dari-asal menggunakan $\omega_n$.
Menyebutkan $t_s$ tanpa bandenya. Estimasi 2% dan 5% berbeda dengan faktor
$\tfrac{4}{3}$.
Menerapkan rumus orde kedua pada sistem dengan nol atau kutub tambahan
tanpa memeriksa apakah satu pasangan kutub benar-benar mendominasi.
Ringkasan. Kutub masuk, spesifikasi keluar: $M_p$, $t_p$, $t_s$, dan konstanta
kesalahan. Sinar peredaman pada bidang kutub adalah garis kelebihan osilasi konstan.
10.4
Stabilitas Routh
Mengapa hal itu penting. Stabilitas adalah satu-satunya properti yang harus Anda miliki sebelum setiap
permasalahan desain lainnya. Umpan balik yang masuk ke saturasi tidak buruk
ditala; ia rusak.
Ide dasarnya. Sistem umpan balik tertutup stabil tepat ketika setiap akar dari
polinomial karakteristik memiliki bagian real negatif. Tabel Routh
menghitung jumlah akar tersebut tanpa perlu menyelesaikan persamaan apa pun. Tulis koefisien dalam dua
baris, lalu isi ke bawah. Setiap entri baru merupakan perkalian silang dan pembagian dari
dua baris di atasnya, dan jumlah perubahan tanda pada kolom pertama
sama dengan jumlah akar di setengah bidang kanan (RHP). Kolom pertama tanpa
perubahan tanda berarti tidak ada akar RHP: sistem stabil.
Kolom pertama menunjukkan $1,\, 2,\, 1,\, -6,\, 5$: dua perubahan tanda ($+1$ menjadi
$-6$, kemudian $-6$ menjadi $+5$), sehingga terdapat dua akar RHP. Verifikasi dengan akar eksaknya, yaitu
$-1.29 \pm j0.86$ dan $+0.29 \pm j1.42$: memang dua akar berada di setengah bidang
kanan, dan tabel mengonfirmasi hal itu tanpa perlu menyelesaikan polinomial pangkat empat.
Contoh terpecahkan 2: tentukan rentang penguatan. Untuk nilai $K$ apakah $s^{3} + 5s^{2} + 6s + K$ stabil? Bangun tabel:
Stabilitas memerlukan $\dfrac{30-K}{5} > 0$ dan $K > 0$, sehingga $0 < K < 30$. Pada
nilai $K = 30$ tepat, baris $s^{1}$ akan bernilai nol. Ini bukan kesalahan: seluruh baris
nol menandakan adanya akar simetris, yang dapat ditemukan dari persamaan pembantu
yang dibentuk dari baris sebelumnya, $5s^{2} + 30 = 0$, sehingga $s = \pm j2.45$. Sistem
terletak pada batas: stabilitas marginal, osilasi yang berkelanjutan
pada 2.45 rad/s yang tidak tumbuh maupun memudar. Dua unit berikutnya mencapai batas yang sama melalui dua jalur lain.
batas melalui dua jalur lain.
Uji Routh menggambar ruang desain stabil sebelum akar mana pun diselesaikan
Gambar desain. Untuk keluarga $s^{3} + as^{2} + 8s + K$, yang sama
hasil kali silang memberikan entri $s^{1}$$\dfrac{8a - K}{a}$, sehingga stabilitas adalah
tepat $0 < K < 8a$: batas lurus di bidang $(a, K)$. Berjalan
tanaman berjalan dari kursus ini, $s(s+2)(s+4)$, memiliki $a = 6$ dan batas $K = 48$: setiap unit selanjutnya mendarat pada titik yang sama itu.
setiap unit selanjutnya mendarat pada titik yang sama itu.
Kesalahan umum.
Memberikan polinomial tidak lengkap ke dalam array. Koefisien harus mencakup
setiap pangkat dari $s^n$ ke bawah; pangkat yang hilang mendapat koefisien 0.
Membagi baris dengan bilangan negatif untuk menyederhanakan. Pengskalaan ulang oleh bilangan
positif bebas; pengskalaan ulang negatif membalik tanda-tanda yang sedang Anda hitung.
Memperlakukan satu nol tunggal di kolom pertama sebagai kegagalan. Ganti dengan
$\varepsilon$ positif kecil dan lanjutkan; baris nol penuh memerlukan
persamaan bantu.
Menamakan kasus $K = 30$ "stabil". Kutub pada sumbu berarti marginal, bukan
stabil: osilasi tidak pernah mereda.
Ringkasan. Bangun array, hitung perubahan tanda di kolom pertama, dan jumlah RHP
jumlah akar jatuh keluar tanpa pencarian akar. Rentang parameter terbaca dari satu baris.
10.5
Lokus akar
Mengapa hal ini penting. Penguat adalah tombol yang diputar oleh setiap penguat, setiap pengontrol, setiap
sesi penyetelan. Lokus akar memberi tahu Anda ke mana kutub tertutup berada
saat Anda memutar tombol tersebut, sebelum membangun apa pun.
Gagasan.Lokus akar adalah himpunan titik $s$ di mana
kondisi sudut berlaku untuk loop $L(s) = K\,\dfrac{\prod(s-z_i)}{\prod (s-p_i)}$:
Setiap cabang dimulai dari kutub terbuka (di $K = 0$) dan berakhir pada nol atau di
tak hingga. Aturan sketsa standar semuanya berasal dari satu kondisi tersebut:
Segmen sumbu real: segmen membawa lokus ketika jumlah ganjil
kutub ditambah nol berada di sebelah kanannya.
Sudut asimtot$\dfrac{180°(2k+1)}{n-m}$, berpusat pada
sentroid dari kutub dikurangi nol.
Titik lepas, di mana cabang meninggalkan sumbu real, menyelesaikan
$\dfrac{d}{ds}\Bigl[\dfrac{\prod(s-p_i)}{\prod(s-z_i)}\Bigr] = 0$, dan hanya
akar pada lokus yang dihitung.
Penyeberangan sumbu $j\omega$: masukkan $s = j\omega$ ke dalam $1 + KL_0 = 0$ dan
selesaikan bagian real dan imajiner.
Contoh terpecahkan 1: sketsakan tanaman berjalan. Ambil
$L = \dfrac{K}{s(s+2)(s+4)}$. Tiga kutub di $0, -2, -4$ dan tidak ada nol, sehingga $n - m = 3$ dan asimtot keluar dari sentroid $\dfrac{(0) + (-2) + (-4)}{3} = -2$ di $\pm 60°$ dan $180°$. Lokus sumbu real adalah segmen
$[-2, 0]$ dan sinar setengah $(-\infty, -4]$. Titik lepas menyelesaikan
memberikan $s = -0.845$ (pada locus: pertahankan) dan $s = -3.155$ (antara $-4$
dan $-2$, di luar locus: buang). Pada titik lepas, penguatan adalah $K = |s(s+2)(s+4)| = 0.845 \times 1.155 \times 3.155 = 3.08$. Persimpangan $j\omega$
potong: dengan $s = j\omega$, bagian real memberikan $K = 6\omega^{2}$ dan
bagian imajiner menghasilkan $\omega^{2} = 8$, sehingga $\omega = 2.83$ rad/s dan $K = 48$.
Sama dengan 48 yang digambar oleh batas Routh.
Pole keluar, bertemu di −0.845, membengkok ke asimtot, dan menyilang ke ketidakstabilan pada K = 48
Contoh terarah 2: desain untuk spesifikasi peredaman pada locus. Disyaratkan
$\zeta = 0.5$. Pole harus berada pada sinar dari $\arccos 0.5 = 60°$ dari
sumbu real negatif, yaitu pada $s = -\sigma + j\,\sqrt{3}\,\sigma$ untuk suatu
$\sigma > 0$. Carilah sepanjang sinar titik yang memenuhi sudut
Pada $\sigma = 0.667$, tiga sudut pole adalah $120° + 40.9° + 19.1° = 180°$ tepat, sehingga titik desainnya adalah
Periksa geometri: $|s^{*}| = \sqrt{0.667^{2} + 1.155^{2}} = 1.334$ dan
$\dfrac{0.667}{1.334} = 0.500$, tepat peredaman yang diminta. Periksa
ruang stabilitas: $K = 8.30$ berada jauh di bawah batas 48, sehingga peredaman, bukan
stabilitas, adalah yang ditawarkan oleh sinar $\zeta$. Pole ketiga pada penguatan ini berada di
$-4.67$, jauh di sebelah kiri pasangan tersebut, sehingga pasangan itu mendominasi dan
prediksi orde dua tetap berlaku.
Kesalahan umum.
Mempertahankan akar lepas di luar locus. Kuadrat memberikan dua jawaban; hanya
titik pada locus sumbu real yang bersifat fisik.
Membaca peredaman sebagai jarak dari titik asal. $\zeta$ adalah cosinus dari
sudut kutub: lingkaran adalah konstan $\omega_n$, sinar adalah konstan $\zeta$.
Menganggap persilangan asimtot sebagai persilangan $j\omega$. Hitunglah
persilangan dari $1 + KL_0 = 0$; asimtot hanyalah alat bantu sketsa.
Ringkasan. Syarat sudut masuk, buat sketsa: segmen, pusat massa, asimtot, titik lepas, persimpangan. Desain berarti menelusuri lokus menuju sinar peredaman dan membaca penguatan.
lepas, potong. Desain berarti berjalan di sepanjang lokus menuju sinar peredaman dan
membaca penguatannya.
Mengapa ini penting. Dalam industri Anda jarang mengetahui posisi kutub yang tepat; Anda mengukur respons frekuensi. Margin adalah toleransi teknik yang dinyatakan dalam bahasa tersebut: seberapa dekat dengan ketidakstabilan adalah loop ini, dalam desibel dan derajat?
mengukur respons frekuensi. Margin adalah toleransi teknik yang dinyatakan dalam
bahasa tersebut: seberapa dekat loop ini terhadap ketidakstabilan, dalam desibel dan
derajat?
Gagasan. Diagram Bode menggambarkan penguatan loop $L(j\omega)$ sebagai magnitudo (dalam
dB, terhadap logaritma frekuensi) dan fase (dalam derajat). Setiap kutub memberikan kemiringan
$-20$ dB/dekade dan hingga $-90°$ fase; setiap nol memberikan kebalikannya.
Dua angka yang dibaca dari diagram membawa informasi stabilitas:
Margin fase PM: pada frekuensi lintas gain
(di mana $|L| = 1$), berapa banyak derajat fase berada di atas $-180°$.
Margin gain GM: pada lintas fase (di mana
$\angle L = -180°$), faktor sehingga $|L|$ berada di bawah 1.
Aturan kerja yang mengikat domain-domain tersebut adalah $\zeta \approx PM/100$: a
50° margin berperilaku seperti $\zeta \approx 0.5$, overshoot dekat 16%. The
Kriteria Nyquist membuat perhitungan stabilitas menjadi tepat. Plot
$L(j\omega)$ untuk $\omega$ dari $-\infty$ ke $+\infty$, hitung secara searah jarum jam
lingkaran$N$ di sekitar titik $-1$, dan loop tertutup memiliki $Z = N + P$
kutub setengah bidang kanan, di mana $P$ menghitung kutub RHP loop terbuka. (Sebuah kutub pada
titik asal, seperti pada contoh plant kita, dibuat cekung ke kanan pada kontur Nyquist;
kontur; busurnya yang tak terhingga tetap jauh dari $-1$ dan tidak mengubah apa-apa di sini.)
Baca PM pada lintas gain; fase tidak pernah mencapai −180°, sehingga GM tak terhingga
Contoh terpecahkan 1: margin melalui aritmatika. Ambil
$L = \dfrac{100}{s(s+10)}$. Lintas gain menyelesaikan $|L| = 1$, yaitu
$\omega\sqrt{\omega^{2}+100} = 100$. Memkuadratkan menghasilkan $\omega^{4} + 100\omega^{2} - 10^{4} = 0$, jadi
Fasa di sana adalah $-90° - \arctan(7.86/10) = -90° - 38.2° = -128.2°$, sehingga
margin fasa adalah $PM = 180° - 128.2° = 51.8°$. Margin penguatan tak hingga:
fasa hanya mendekati $-180°$ secara asimtotik. Cek silang dalam domain waktu:
sistem umpan balik tertutup adalah $\dfrac{100}{s^{2} + 10s + 100}$, tepat seperti
prototipe dengan $\omega_n = 10$ dan $\zeta = 0.5$, overshoot sebesar 16.3%. Aturan
$\zeta \approx PM/100$ memprediksi 0.52 terhadap nilai eksak 0.5: perkiraan yang berfungsi,
bukan teorema.
Satu bentuk kurva; penguatan menggesernya melalui −1. Pada K = 96 kurva melingkari titik dua kali
Contoh terpecahkan 2: sistem penggerak, tiga cara. Ambil
$L = \dfrac{20}{s(s+2)(s+4)}$, reka bentuk $\zeta = 0.5$ dengan penguatan lebih
lebih dua kali ganda. Fasa mencapai $-180°$ di mana bahagian imaginari dari
$s(s+2)(s+4)$ hilang, pada $\omega = \sqrt{8} = 2.83$ rad/s, dan di sana
Pencapaian penguatan menyelesaikan $\omega\sqrt{\omega^{2}+4}\sqrt{\omega^{2}+16} = 20$, memberikan $\omega_{c} = 1.73$ rad/s. Fasa di sana ialah $-154.3°$, jadi $PM = 25.7°$. Peraturan meramal $\zeta \approx 0.26$ dan respons bergetar;
margin menjanjikan. Sekarang periksa Nyquist. Magnitudo pada frekuensi 48
margin dijanjikan. Sekarang pemeriksaan Nyquist. Magnitud pada frekuensi $-180°$
adalah $K/48$, jadi pada $K = 20$ lengkung melewati 0.42 ke
kanan $-1$: tiada pengelilingan, stabil. Pada $K = 48$ ia melalui tepat
$-1$: margin. Pada $K = 96$ ia membungkus dua kali searah jarum jam mengelilingi $-1$, jadi $Z = N + P = 2 + 0 = 2$ kutub RHP tertutup-putaran. Routh pada $s^{3} + 6s^{2} + 8s + K$
mengatakan tidak stabil untuk $K > 48$, dengan dua punca RHP pada $K = 96$. Tiga kaedah,
satu jawapan.
Kesalahan umum.
Membaca margin daripada respons tertutup-putaran. Margin wujud pada gelung
penguatan $L$, sebelum gelung menutup.
Mengacaukan kedua titik potong. PM termasuk pada gain crossover; GM pada
phase crossover.
Menghitung pengelilingan terhadap titik asal. Kriteria menghitung persilangan dari
titik $-1$, dan dengan konvensi tanda ini, arah searah jarum jam adalah positif
untuk arah tersebut.
Melupakan $P$. Jika sistem (plant) memiliki kutub RHP, maka $Z = N + P$ memerlukan hal
hitung; $N$ saja bukan jawabannya.
Ringkasan. Bode memberikan PM dan GM dalam detik; $\zeta \approx PM/100$ membawa
mereka ke domain waktu; Nyquist menghitung kutub RHP secara tepat, dan ketiganya
harus sesuai dengan Routh.
Mengapa ini penting. Sebagian besar loop industri menjalankan PID. Ini adalah
pengontrol pertama yang akan Anda atur, dan yang paling sering Anda atur.
Gagasan.Pengontrol PID PID bekerja pada kesalahan $e = r - y$
dengan tiga cara sekaligus:
Istilah proporsional bereaksi sekarang. Istilah integral
mengingat: ia menghilangkan kesalahan keadaan tunak dengan menaikkan tipe sistem. Istilah
turunan mengantisipasi, menambahkan peredaman sebanding dengan seberapa cepat
kesalahan bergerak. Dalam bentuk seri (ideal), $u = K_{p}\bigl(e + \frac{1}{T_i}\int e\,dt + T_d\dot e\bigr)$, konstanta penyetelan adalah
waktu integral $T_i$ dan waktu turunan $T_d$, keduanya dalam detik.
Tebakan klasik pertama adalah penyetelan Ziegler-Nichols penguatan ultimate: naikkan
penguatan proporsional hingga loop hanya berosilasi, catat penguatan ultimate
$K_u$ dan periode osilasi $T_u$, lalu lihat baris tabelnya. Daftar
harga sama pentingnya dengan penguatan. P saja tidak pernah menghilangkan kesalahan
keadaan tunak. I menambah lag fasa. D memperbesar kebisingan pengukuran, dan harus bekerja pada
output terukur alih-alih referensi, atau setiap perubahan setpoint
mengaktifkan aktuator.
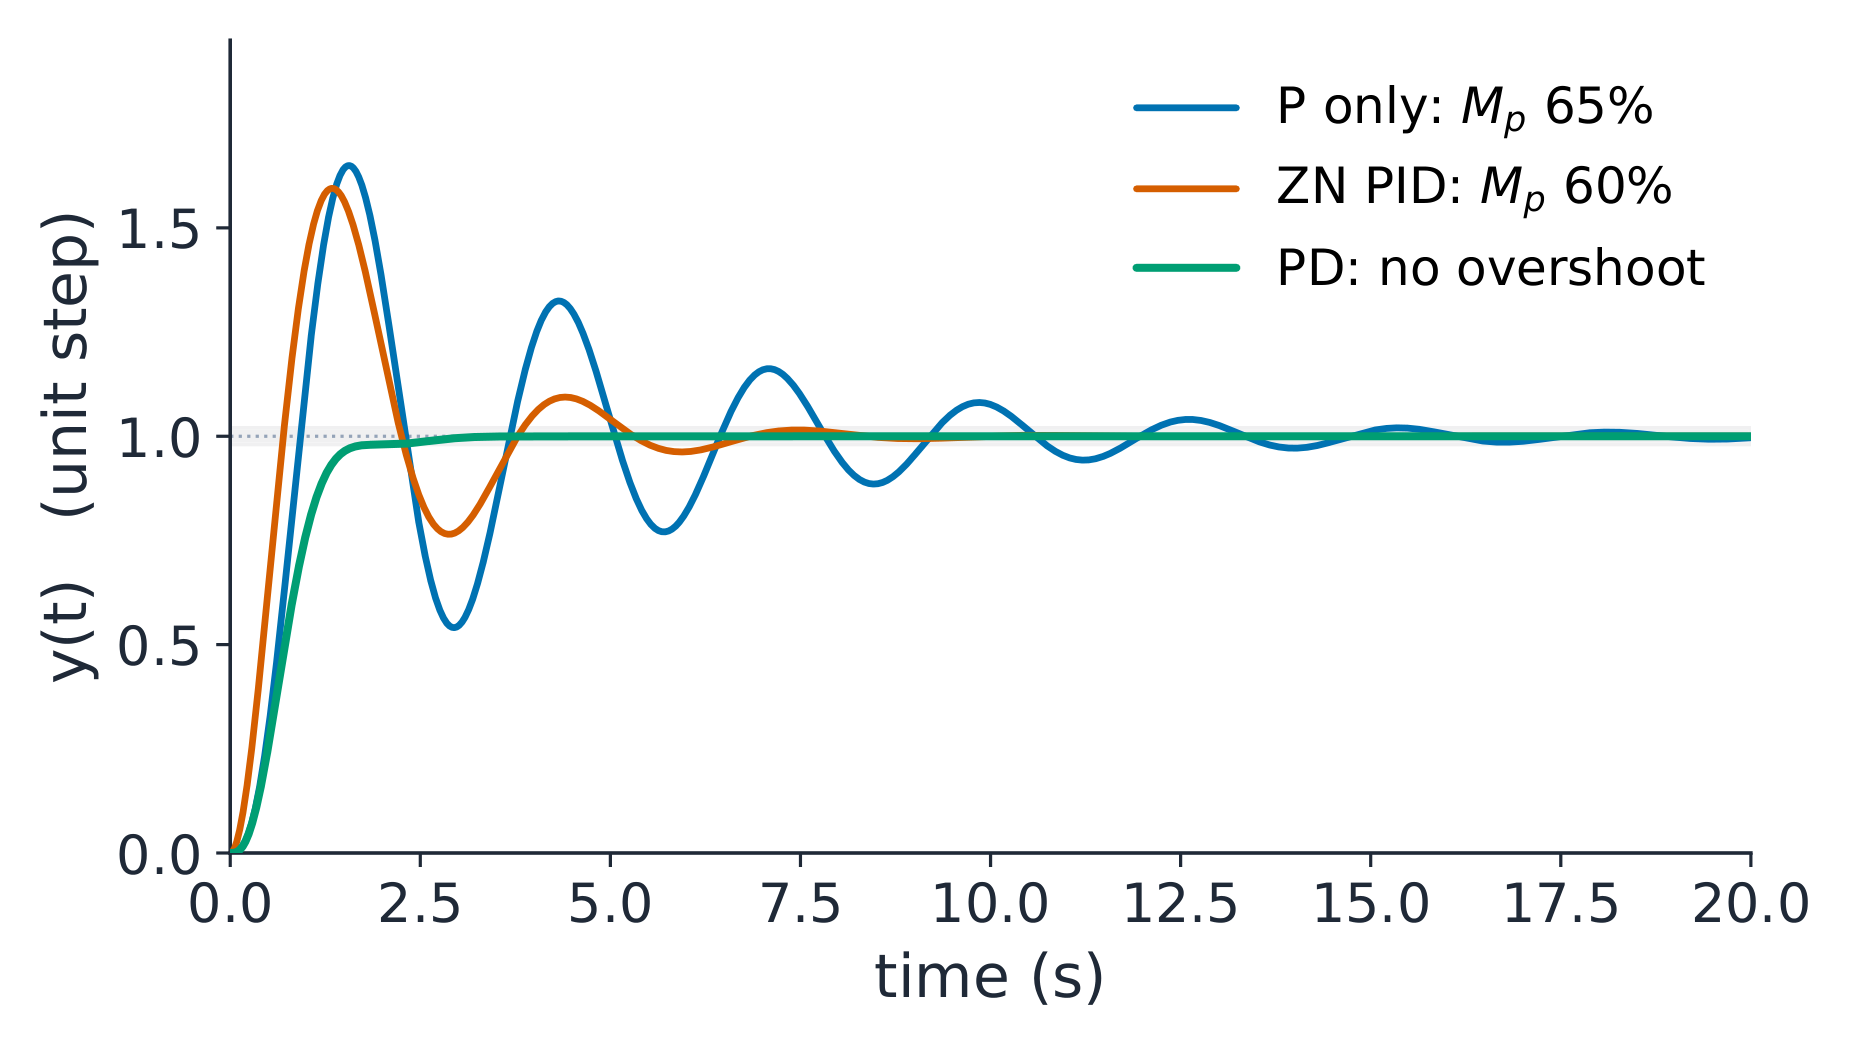
Satu tanaman, tiga penyetelan; setiap kurva disimulasikan dari persamaan umpan balik tertutup
Contoh terarah 1: Ziegler-Nichols pada tanaman yang berjalan. Loop
$\dfrac{K}{s(s+2)(s+4)}$ berosilasi pada $K_u = 48$ dengan $\omega_u = \sqrt{8} = 2.83$ rad/s (batas Routh dan Nyquist), sehingga periodenya adalah $T_u = \dfrac{2\pi}{2.83} = 2.22$ s. Baris PID tabel memberikan
Apa yang sebenarnya Anda peroleh? Dengan P saja pada $K_p = 28.8$, loop tertutup
$s^{3}+6s^{2}+8s+28.8$ memiliki kutub $-5.50$ dan $-0.25 \pm j2.27$: 65%
overshoot, settling di sekitar 15 s, dan kesalahan ramp permanen
$\dfrac{1}{K_v} = \dfrac{8}{K_p} = 0.278$. PID Ziegler-Nichols menghilangkan kesalahan itu
sepenuhnya, karena integrator meningkatkan tipe, dan overshoot pertamanya
adalah 60%, meluruh menjadi sekitar seperenam setiap siklus: resep ini menargetkan
peluruhan seperempat, bukan kenyamanan. Pelajaran jujur: tabel menempatkan
Anda di lingkungan dalam satu eksperimen, tetapi tidak menyelesaikan pekerjaan sepenuhnya.
Contoh terarah 2: selesai dengan turunan, dan ukur超前. Pertahankan $K_p = 28.8$ dan tambahkan turunan. Polinomial karakteristik loop PD adalah
$s^{3} + 6s^{2} + (8 + K_{p}T_d)s + K_{p}$: suku D secara harfiah menambah ke
koefisien redaman. Naikkan $T_d$ dari nilai Ziegler-Nichols hingga
ringing berhenti. Pada $T_d = 0.5$ s polinomialnya adalah $s^{3}+6s^{2}+22.4s+28.8$
dengan kutub $-2$ dan $-2 \pm j3.22$. Di mana turunan bekerja penting: pada
pengukuran (praktik yang benar, seperti di bawah) langkah referensi bertemu tanpa
nol, dan simulasi langkah menunjukkan tanpa overshoot sama sekali, settling dalam 2.1 s.
Pada kesalahan nol PD pada $-2$ membatalkan kutub nyata dan tersisa
pasangan, $\zeta = 2/3.79 = 0.53$, masih berdenyut pada sekitar 14%: peredaman ke kedua arah,
tetapi hanya bentuk pengukuran yang bebas dari kejutan. Kesalahan ramp tetap $0.278$:
turunan membeli peredaman, bukan akurasi. Untuk akurasi dan kecepatan sekaligus Anda
menggabungkan suku-suku tersebut dan menyetel ulang, yang merupakan persis latihan di lembar 10.7.
Ketika tanaman tidak memiliki penguatan akhir yang bersih, pengkompensasi majemuk domain frekuensi
melakukan pekerjaan yang sama. Kompensator majemuk$\dfrac{1+\tau s}{1+\alpha\tau s}$ dengan $0 < \alpha < 1$ menempatkan nol di bawah satu
kutub dan membeli fase pada satu frekuensi. Pengangkatan maksimum adalah
Untuk pengangkatan +45°, $\alpha = \dfrac{1-\sin 45°}{1+\sin 45°} = 0.172$. Yang sama
jaringan juga mengangkat penguatan frekuensi tinggi sebesar $\dfrac{1}{\alpha} = 5.8$,
yang harus kemudian diserap oleh desain, biasanya dengan menurunkan penguatan utama. Jaringan lag
merupakan pasangan yang sama dengan $\alpha > 1$: ia membeli penguatan frekuensi rendah untuk
pengurangan kesalahan, dengan harga penundaan fase.
Anti-windup termasuk dalam setiap implementasi nyata. Ketika
aktuator jenuh, integrator terus mengakumulasi kesalahan yang tidak dapat digunakan,
dan saat pemulihan, ia melepaskan aksi tersimpan sebagai satu lonjakan berlebihan besar. Dua
obat standar: klemkan integrator saat output jenuh, atau
hitung mundur, memberikan gain dikali kelebihan jenuh kembali untuk mengurangi
integral. Tanpa salah satunya, jenuh nyata pertama akan memakan habis setiap
margin yang telah Anda rancang.
Kesalahan umum.
Menjalankan metode ultimate-gain pada sistem yang tidak pernah berosilasi. A
sistem orde pertama atau teredam berat tidak memiliki $K_u$; gunakan variant
respons langkah dari tabel sebagai gantinya.
Menghitung turunan dari kesalahan alih-alih pengukuran. Langkah setpoint
memiliki kemiringan tak hingga, dan suku D memicu aktuator secara mendadak.
Membingungkan bentuk penyetelan. Konstanta seri $K_p, T_i, T_d$ tidaklah
penguatan paralel: $K_i = K_p/T_i$ dan $K_d = K_p T_d$.
Merancang jaringan lead dan melupakan $\dfrac{1}{\alpha}$-nya
pengangkatan penguatan frekuensi tinggi-nya, yang mengikis margin keamanan yang telah Anda peroleh.
Ringkasan. P bereaksi, I mengingat, D mengantisipasi; masing-masing membawa satu perilaku
dan dikenakan biaya yang diketahui. Gunakan tabel untuk potongan awal, margin untuk
penyempurnaan, dan anti-windup untuk realitas. Lab interaktif di halaman
kursus memungkinkan Anda memutar tepat dua kenop ini, yaitu penguatan dan peredaman, serta melihat
overshoot, waktu settling, dan stabilitas berubah.
Jelajahi
Satu kenop untuk penguatan, satu untuk redaman
Gerakkan penguat Kp dan waktu turunan Td dan lihat overshoot, waktu settling, dan stabilitas berubah bersamaan; penguat saja merusak loop pada Kp = 48, dan peredaman memperbaikinya.
Mengapa hal ini penting. Fungsi transfer menggambarkan satu input dan satu output.
Kontroler modern, seperti robot penyeimbang atau drone yang menjalankan empat loop secara
bersamaan, beroperasi dalam ruang-keadaan, di mana beberapa variabel internal dimodelkan dan
diberikan umpan balik bersama-sama.
Konsepnya.Ruang-keadaan menuliskan sistem sebagai $n$ persamaan diferensial
persamaan alih-alih polinomial orde $n$:
$$\dot{x} = Ax + Bu,
\qquad
y = Cx + Du,$$
di mana $x$ adalah vektor keadaan, $u$ adalah input, $y$ adalah output terukur, dan
$A$, $B$, $C$, $D$ adalah matriks konstanta. Intuisi: keadaan adalah $n$
laci memori. Matriks $A$ mengatakan bagaimana setiap laci mendorong yang lain,
$B$ mengatakan di mana input masuk, dan $C$ mengatakan apa yang Anda ukur. Matriks
nilai eigen dari $A$ adalah kutub sistem, karena
$\det(sI - A) = 0$
persamaan karakteristiknya tepat sama. Dengan input nol, solusinya adalah
$x(t) = \Phi(t)\,x(0)$, di mana matriks transisi$\Phi(t) = e^{At}$ adalah eksponensial matriks, dihitung sebagai deret tak hingga
$I + At + \dfrac{(At)^{2}}{2!} + \cdots$, yang konvergen untuk setiap
matriks persegi.
Trajektori meluruskan ke vektor eigen lambat: ekor setiap respons adalah kutub lambat
Contoh terkerjakan 1: baca model, verifikasi peluruhannya. Ambil
$G(s) = \dfrac{8}{(s+2)(s+4)} = \dfrac{8}{s^{2}+6s+8}$. Dalam bentuk pendamping,
Penguatan DC memeriksa konstruksi: $-CA^{-1}B = \tfrac{8}{8} = 1$,
sesuai dengan penguatan tanaman pada $s = 0$. Nilai eigen dari $A$ adalah $-2$ dan
$-4$, persis seperti kutubnya. Sekarang matriks transisi pada $t = 0.5$ detik, dievaluasi
oleh deret tersebut:
Nilai eigennya adalah $e^{-1} = 0.368$ dan $e^{-2} = 0.135$: setiap kutub menjadi
faktor peluruhannya sendiri per setengah detik. Itulah identitas mendalam: matriks
eksponensial adalah kutub, dibuat nyata. Dimulai dari $x(0) = [1,\;0]^{T}$,
keadaan selepas 0.5 s ialah lajur pertama, $[0.600,\; -0.930]^{T}$. Di dalam
bidang fase, setiap lintasan menjadi lurus menuju vektor eigen lambat $[1, -2]^{T}$, yang menyebabkan kutub $\lambda = -2$ menguasai ekor dari
respons.
Worked example 2: pole placement by linear algebra. With full-state
feedback $u = -K_{fb}\,x$ (here $K_{fb}$ is a row vector of gains, not the
karakteristiknya secara langsung. Tentukan agar kedua kutub berada di $A - BK_{fb}$, yaitu
polinomial karakteristik secara langsung. Tentukan kedua kutub pada $-10$, yaitu
$s^{2} + 20s + 100$. Dengan $B = [0,\;1]^{T}$ dan $K_{fb} = [k_1,\; k_2]$,
yang polinomial karakteristiknya adalah $s^{2} + (6+k_2)s + (8+k_1)$. Samakan
koefisien: $k_1 = 92$ dan $k_2 = 14$. Pengecekan dilakukan dalam satu baris: nilai
eigen dari $A - BK_{fb}$ dihitung menjadi $-10$ dan $-10$ secara tepat. Hal ini menunjukkan
ini adalah keterkendalian, dicek oleh rank matriks
persamaan linear, dan dapat menempatkan kutub yang tidak dapat dicapai oleh rangkaian kompensator bertingkat
Ketika keadaan tidak diukur, pengamat memperkirakan mereka; itu adalah
pintu ke kursus berikutnya.
$[\,B\;\;AB\;\;\cdots\,]$, yang di sini adalah 2, sehingga kedua kutub dapat ditempatkan.
Ketika keadaan tidak diukur, pengamat memperkirakan nilai-nilai tersebut; itulah
pintu menuju mata kuliah berikutnya.
Kesalahan umum.
Melupakan $C$. Keadaan bukanlah output; fungsi transfer adalah
$C(sI-A)^{-1}B + D$, dan menurunkan $C$ secara diam-diam mengubah penguatan DC.
Mengambil elemen $e^{At}$ satu per satu. Eksponensial matriks didefinisikan oleh
deret, dan entri off-diagonalnya bukan eksponensial dari
entri-entrinya.
Mengasumsikan penempatan kutub selalu berhasil. Jika $[\,B\;\;AB\;\;\cdots\,]$ kehilangan
rank, beberapa arah tidak dapat dijangkau dan tidak ada $K_{fb}$ yang tersedia; periksa
keterkendalian terlebih dahulu.
Mencampur konvensi. Kursus ini menggunakan state kolom dan baris $K_{fb}$; sebuah
buku teks dengan state baris membalik setiap perkalian.
Ringkasan.$A$ menyimpan dinamika, nilai eigennya adalah kutub, $e^{At}$
respons bebas, dan $u = -K_{fb}x$ mengubah desain menjadi aljabar linear,
terjamin oleh keterkendalian.


 Satu bentuk kurva; penguatan menggesernya melalui −1. Pada K = 96 kurva melingkari titik dua kali