Ini adalah kursus keenam dalam Teknik Elektro Universitas: sinyal dan
sistem**. EE04 bertanya "apa yang DILAKUKAN SIKAT INI pada FREKUENSI INI";
kursus ini mengajukan pertanyaan yang lebih mendalam: apa yang dilakukan sistem terhadap INPUT APA PUN —
dijawab melalui tiga transformasi (konvolusi, Fourier, z) yang seluruh
gelar (komunikasi, DSP, kontrol) dibangun di atasnya.
Unit 6.1 mengklasifikasikan sinyal dan sistem.
Unit 6.2 menjadikan konvolusi sebagai jawaban universal domain waktu.
Unit 6.3–6.4 berpindah ke frekuensi: deret/fourier transform dan sampling.
Unit 6.5 menggunakan mesin Laplace dari EE02 sebagai fungsi sistem.
Unit 6.6–6.7 masuk diskrit: persamaan beda dan transformasi z.
Alur cerita adalah satu saluran audio: sinyal mikrofon, filter,
sampler, equalizer digital. Setiap transformasi di bawah ini memajukan saluran
tersebut, dan setiap jawaban diverifikasi seperti cara seorang insinyur sinyal memverifikasinya—
dengan menurunkan pasangan transformasi setidaknya sekali, memverifikasi setiap konvolusi
secara dua cara (grafis dan melalui hasil perkalian Fourier jika tersedia), dan
menguji setiap hasil diskrit secara iterasi langsung.
Mengapa hal ini penting. "Apakah ini linear? Apakah invarian waktu?" adalah dua pertanyaan pertama
dari setiap analisis dalam kursus ini—jawaban menentukan mana dari
seluruh mekanisme yang bahkan diperbolehkan digunakan.
Ide tersebut, dengan gambar. Sinyal adalah fungsi waktu:
waktu-berkelanjutan $x(t)$ atau waktu-diskrit $x[n]$. Sistem memetakan sinyal masuk
ke sinyal keluar. Empat sifat membawa kursus ini, dan masing-masing adalah
tes yang Anda jalankan pada SATU input yang dipilih dengan cermat, bukan perasaan:
Linearitas: $ax_{1} + bx_{2} \to ay_{1} + by_{2}$ — masukkan jumlah,
periksa jumlah dari output.
Invarian waktu: geserkan input sebesar $T$; output harus bergeser
tepat $T$ dan tidak lebih.
Kausalitas: output pada waktu $t$ hanya bergantung pada $x$ hingga $t$.
Stabilitas BIBO BIBO: setiap input terbatas menghasilkan output
terbatas; untuk sistem LTI hal ini menyederhanakan menjadi
$\int |h(t)|\,dt < \infty$ — respons impuls harus mutlak
dapat diintegralkan.
Setiap sifat merupakan satu eksperimen: pilih input penguji, bandingkan kedua output
Penurunan. Invariansi waktu gagal ketika skala waktu sistem
berubah: untuk $y(t) = x(2t)$, menggeser input sebesar $T$ menghasilkan
$y_{shift}(t) = x(2t - T) = x(2(t - T/2))$ — keluaran adalah output asli
sistem yang tertunda hanya $T/2$. Membandingkan "geser lalu sistem"
($x(t-T) \to y(t)$ pada argumen $2t$, yaitu $x(2t - T)$) terhadap
"sistem lalu geser" ($y(t - T) = x(2t - 2T)$) mengungkap ketidakcocokan
setiap kali ada — perbandingan ITU ADALAH ujiannya.
Contoh terkerjakan 1 — jebakan penskalaan waktu. Apakah $y(t) = x(2t)$$x(t) = u(t)$; sistem-lalu-geser
menghasilkan $x(t-1) = u(t-1) \to u(2t-1) = u(t - \tfrac{1}{2})$. Geser setengah versus penuh —
bergantung waktu ✓. Kompander dalam saluran audio berjalan (sebuah $y(t-1) = u(2(t-1)) = u(t-1)$×
berubah terhadap waktu ✓. Tahap pemutaran cepat 2× dalam saluran audio berjalan
gagal dengan cara ini persis.
Contoh terpecahkan 2 — stabilitas melalui integral. Gema ruangan saluran
model $h(t) = e^{-t}u(t)$: $\int_{0}^{\infty} e^{-t}\,dt = 1 < \infty$ ✓
stabil. Filter yang sama dengan $h(t) = u(t)$ (sebuah pengintegrasi) menghasilkan
$\int_{0}^{\infty} 1\,dt = \infty$ — input anak panak terbatas menghasilkan
output ramp tak terbatas, sehingga integrator tidak BIBO-stabil bagaimanapun aman pun ia
Satu integral, satu putusan.
Kesalahan umum. Menguji linearitas dengan satu input (Anda memerlukan dua, plus
skala). Menyatakan invariansi waktu dari sebuah diagram (jalankan uji geser).
Dan mengacaukan kausalitas dengan stabilitas: $h(t) = e^{-t}u(t)$ keduanya, tetapi
$h(t) = -e^{t}u(-t)$ (antikausal, meluruh) stabil dan TIDAK causal —
kedua sifat tersebut saling bebas.
Ringkasan. Linearitas + invariansi waktu membuka convolution; kausalitas
mengurutkan sebab dan akibat; stabilitas BIBO adalah $\int|h| < \infty$. Setiap
sifat merupakan eksperimen satu probe.
Jelajahi
Does a delayed input give the same delayed output?
Compare the two routes in the worked x(2t) example. A one-second delay before time scaling produces an onset at 0.5 seconds; delaying the output gives an onset at 1 second. At 0.75 seconds the outputs differ, disproving time invariance. Compare gain, squaring and clock weighting to see why linearity and time invariance are independent properties. A matching probe alone never proves invariance.
Mengapa hal itu penting. Convolution adalah SATU rumus yang memberikan output
dari sistem linear invarian waktu apa pun ke INPUT apa pun — tanpa transform, tanpa
fungsi transfer, hanya respons impuls dan sebuah integral.
Gagasan, dengan gambar. Untuk sistem linear invarian waktu
respons impuls $h(t)$ menentukan semuanya:
dekomposisi input menjadi impuls tertunda dan diskalakan; setiap impuls
$\delta(t-\tau)\,x(\tau)\,d\tau$ menghasilkan $h(t-\tau)$ yang diskalakan; superposisi
mengintegrasikan semuanya:
Konvolusi adalah geser–kali–integralkan: balikkan $h$, geserkan melewati
$x$, dan setiap nilai output adalah area tumpang tindih.
Setiap nilai y(t) adalah luas tumpang tindih saat h meluncur melewati x
Penurunan rumus. Sifting (penyaringan): $x(t) = \int x(\tau)\delta(t-\tau)\,d\tau$.
Linearitas memindahkan integral ke luar; invariansi waktu mengubah
$\delta(t-\tau) \to h(t-\tau)$; hasilnya adalah integral konvolusi —
tiga sifat, satu rumus.
Contoh terpecahkan 1 — respons langkah klasik. Filter saluran
$x(t) = u(t)$ menjadi $h(t) = e^{-t}u(t)$: untuk $t \ge 0$ tumpang tindihnya adalah
$\tau \in [0, t]$, jadi
Periksa ujung-ujungnya: $y(0) = 0$ ✓ (tidak ada output sebelum input tiba);
$y(\infty) = 1$ ✓ (penguatan DC 1 — dan memang benar $H(0) = 1$). Pada $t = 1.5$,
$y = 1 - e^{-1.5} = 0.777$ — area tumpang tindih yang diarsir pada gambar.
Contoh terpecahkan 2 — tingkatkan ke pulsa. Sekarang sebuah persegi panjang selama 2 detik
input dengan tinggi 1 (nada yang ditahan) ke filter yang sama. Dua titik pengecekan oleh
superposisi: langkah ON pada $t=0$ ditambah langkah OFF pada $t=2$, sehingga
$y(t) = (1 - e^{-t})u(t) - (1 - e^{-(t-2)})u(t-2)$. Pada $t = 1$:
$1 - e^{-1} = 0.632$. Pada $t = 3$: $(1 - e^{-3}) - (1 - e^{-1}) =
e^{-1} - e^{-3} = 0.318$ — ekor pelepasan. Periksa puncaknya pada
$t = 2^-$: $1 - e^{-2} = 0.865$, dan pada $t = 2^+$ suku kedua
mengurangi tepat awal mulanya, sehingga kurva kontinu dengan kemiringan
diskontinuitas $-1$ — patahan yang didengar telinga sebagai akhir nada.
Kesalahan umum. Melupakan pembalikan (konvolusi TIDAK
$\int x(\tau)h(\tau)\,d\tau$). Melepaskan batas ketika sinyal dimulai
pada 0 (jendela tumpang tindih, bukan $(-\infty,\infty)$, yang melakukan tugasnya). Dan
menganggap $x * h = x \cdot h$ — perkalian adalah apa yang terjadi di domain
FREKUENSI, tidak pernah di domain waktu.
Ringkasan.$y = x * h$; balik, geser, integralkan; lebar bertambah
($W_{1} + W_{2}$); komutatif; kaskade mengonvolusikan. Setiap transformasi selanjutnya
ada untuk menghindari integral ini.
Jelajahi
The sliding product area becomes the output
$y(t)=\int x(\tau)h(t-\tau)\,d\tau$
At t = 1.5 s, the unit step and flipped exponential overlap from τ = 0 to 1.5 s, giving output about 0.777. Switch to the worked 2-second pulse at t = 3 s and see that input has stopped while the output remains about 0.318. Change time and pulse width to connect the causal overlap, the peak at switch-off and the release tail.
6.3
Deret Fourier dan transformasi
Mengapa hal ini penting. Kebisingan saluran, harmoniknya, equalizer
pita — semuanya berada dalam frekuensi. Transformasi Fourier adalah jembatan, dan
sifat konvolusi-ke-perkaliannya adalah alasan mengapa filter dirancang
di sana.
Gagasan, dengan gambar. Sinyal periodik meluas menjadi harmonis
(deret EE02'); Transformasi Fourier memperluas ide ini ke
sinyal aperiodik:
fungsi sinc. Pada $\omega = 0$, transformasi sama dengan LUAS $A\tau$
(dan $\mathrm{sinc}(0) = 1$ mengembalikannya ✓); null pertama terletak pada
$\omega\tau/2 = \pi$, yaitu $f = 1/\tau$ — trade-off waktu–bandwidth
.
Contoh terpecahkan 1 — anggaran pulsa saluran. Sebuah klik 1 ms
($A = 1$, $\tau = 10^{-3}$ s): $X(f) = 10^{-3}\,\mathrm{sinc}(f \cdot 10^{-3})$,
null pertama pada $f = 1$ kHz. Klik sepuluh kali lebih pendek (0.1 ms) mendorong
null ke 10 kHz — semakin pendek peristiwa, semakin lebar spektrumnya, yang
menjelaskan mengapa sebuah klik mengganggu setiap pita equalizer sekaligus. Periksa
area: nilai pada $f = 0$ adalah $A\tau$ — $10^{-3}$ untuk klik 1 ms dan
$10^{-4}$ untuk klik 0.1 ms ✓; klik yang lebih pendek memasukkan lebih sedikit ke setiap pita
tetapi menyebarkannya ke sepuluh kali lebih banyak pita.
Contoh terpecahkan 2 — tingkatkan harga filter ideal. Saluran
menginginkan low-pass tembok bata: gain 1 hingga 4 kHz, 0 di atasnya. Respons impulnya adalah transformasi invers dari persegi panjang pita lulus:
respons adalah invers transformasi dari persegi passband:
$h(t) = \frac{\sin(\omega_{c}t)}{\pi t}$ kHz — sebuah sinc dalam WAKTU, meregang tak terbatas ke kedua
$f_{c} = 4$ kHz — sebuah sinc di WAKTU, meregang tak hingga dalam kedua
arah, sehingga filter ideal bersifat non-kausal. Potong menjadi
$|t| \le 5$ ms (jendela 10 ms) dan penguatan passband akan berombak (Gibbs),
dengan riak sekitar $1/(10\ \text{ms}) = 100$ Hz jaraknya, dan tepinya tidak bisa
lebih tajam daripada sekitar 100 Hz itu sendiri. Kompromi ini jujur:
kemiringan dalam domain frekuensi dibayar dengan panjang di domain waktu, hukum yang sama dari
sisi lain.
Kesalahan umum. Menilai $\mathrm{sinc}$ pada $\omega$ alih-alih
$\omega\tau/2$ (argumen tak berdimensi, selalu). Melupakan $1/2\pi$
pada inversnya. Dan membaca $|X(\omega)|$ sebagai "sinyal" — transformasi
lengkap hanya dengan fasenya.
Ringkasan. Pasangan transformasi melalui integral; pulsa ↔ sinc dengan nol pada
$1/\tau$; konvolusi ↔ perkalian. Kemiringan di satu domain adalah panjang
di domain lainnya.
Jelajahi
Narrow in time, wide in frequency; delay lives in phase
$X(f)=\tau\,\mathrm{sinc}(f\tau)e^{-j2\pi ft_0}$
Compare the worked 1 ms pulse with a 0.1 ms pulse on the same displayed spectrum. Its first null moves from 1 kHz to 10 kHz while its area falls by ten. Shift the pulse centre and see the complex Fourier coefficient rotate without changing magnitude. Probe a null and a negative sinc lobe to see why magnitude alone does not describe the signal.
6.4
Pengambilan sampel
Mengapa ini penting. Saluran menjadi digital di satu titik: sampler.
Semua hal di hilir — ekuialisator, penyimpanan, rekonstruksi —
mewarisi apa pun yang dilakukan oleh langkah sampling, dan tidak dapat pernah dikembalikan
setelah itu.
Ide tersebut, dengan gambar. Sampling mengalikan sinyal dengan
rangkaian impuls; dalam domain frekuensi, spektrum direplikasi pada kelipatan
$f_{s}$. Kriteria Nyquist: sinyal yang terbatas pita hingga
$f_{max}$ dapat dipulihkan sempurna jika $f_{s} > 2f_{max}$. Di bawah itu,
replikasi saling tumpang tindih dan aliasing melipat frekuensi tinggi ke dalam
pita sebagai rendah palsu.
Sampled at 6 kHz, a 4 kHz tone is indistinguishable from 2 kHz
Penurunan rumus. Output sampler
$x_{s}(t) = x(t)\sum_{n}\delta(t - nT)$ memiliki, melalui konvolusi ke-
perkalian (perkalian dalam waktu = konvolusi dalam
frekuensi), spektrum $(1/T)\sum_{k} X(\omega - k\omega_{s})$ —
replika pada setiap kelipatan frekuensi sampel. Jika
$X$ menempati $|\omega| < \omega_{s}/2$, replika tidak pernah bersentuhan; setiap
yang lebih sempit tumpang tindih dengannya, dan di dalam area tumpang tindih ini tidak ada filter yang dapat membedakan
frekuensi rendah sejati dari frekuensi tinggi yang terlipat.
Contoh terpecahkan 1 — aliasing 4 kHz. Kosinus 4 kHz yang di-sampling pada 6 kHz:
$4 > 6/2 = 3$, sehingga urutannya tidak dapat dibedakan dari
$|f - f_{s}| = 2$ kHz. Periksa sampel per sampel:
$\cos(2\pi \cdot \tfrac{4}{6} n) = \cos(2\pi \cdot \tfrac{2}{3} n)$ dan
$\cos(2\pi \cdot \tfrac{2}{6} n) = \cos(2\pi \cdot \tfrac{1}{3} n)$;
kedua urutan sepakat karena
$\cos(2\pi \cdot \tfrac{2}{3} n) = \cos(2\pi(\tfrac{2}{3} - 1)n) =
\cos(2\pi \cdot (-\tfrac{1}{3})n) = \cos(2\pi \cdot \tfrac{1}{3} n)$ ✓
(kosinus adalah fungsi genap). Nada 4 kHz yang disampel pada 6 kHz SEBENARNYA adalah urutan 2 kHz.
Contoh terpecahkan 2 — tingkatkan ke anggaran anti-aliasing. Saluran
mikrofon membawa konten hingga 20 kHz; sampler beroperasi pada 44.1 kHz
($f_{s}/2 = 22.05$ kHz). Nada gangguan 25 kHz akan beralias menjadi
$44.1 - 25 = 19.1$ kHz — di dalam pita 20 kHz yang disebutkan. Filter anti-alias
harus dipotong sebelum sampler: pada sampling CD 44.1 kHz, pita pengaman adalah
hanya 22.05 − 20 = 2.05 kHz lebar, yang menjelaskan mengapa tangkapan profesional
mengoversampling pada 96 atau 192 kHz (pita pengaman 28 dan 76 kHz) dan memfilter
dengan lembut. Solusinya selalu sebelum sampler, tidak pernah setelah — frekuensi terlipat
tidak membawa tanda yang menunjukkan dari mana asalnya.
Kesalahan umum. Menghitung $f_{s} = 2f_{max}$ sebagai aman (ketaksamaan
sangat ketat; pada kesetaraan, gelombang sinus pada $f_{max}$ dapat disampel pada titik nolnya
(persimpangan dan menghilang). Penyaringan setelah sampling (fungsi
sudah berada di dalam pita). Dan mengasumsikan upsampling digital
memulihkan apa yang dilewatkan oleh $f_{s}$ rendah — informasi tersebut tidak pernah terekam.
Ringkasan. Sampling meniru spektrum pada $f_{s}$;
$f_{s} > 2f_{max}$ atau alias berlipat; filter anti-alias meletakkan sebelum
sampler; pita pengaman antara $f_{max}$ dan $f_{s}/2$ adalah anggaran desain
Mengapa ini penting. Tahap analog saluran — kapasitor kopling,
Jelajahi
Different waves can pass through the same samples
$f_s>2f_{max},\quad f_a=|f-kf_s|\le f_s/2$
The worked 4 kHz cosine sampled at 6 kHz shares every sample with a 2 kHz cosine. Change phase to see why a negative-frequency fold must reverse cosine phase. At the Nyquist boundary, a sine can vanish at every sample. The audio example uses a 25 kHz tone at 44.1 kHz, which aliases to 19.1 kHz; raising the rate to 96 kHz avoids folding that chosen tone.
kontrol nada — adalah sistem rasional, dan kutub fungsi sistemnya
memprediksi getaran, kecepatan, dan stabilitas sekilas pandang.
prediksi menunjukkan ringing, kecepatan, dan stabilitas sekilas.
fungsi sistem 02; untuk sistem LTI,
Fungsi sistem$H(s) = Y(s)/X(s)$; untuk sistem LTI,
$h(t) \leftrightarrow H(s)$ sebagai pasangan transformasi. Faktor rasional $H(s)$
menjadi kutub dan nol: setiap kutub berkontribusi pada mode alami
$e^{pt}$; daerah konvergensi (ROC) menentukan yang mana; kausal
stabilitas memerlukan semua kutub berada di setengah bidang kiri terbuka.
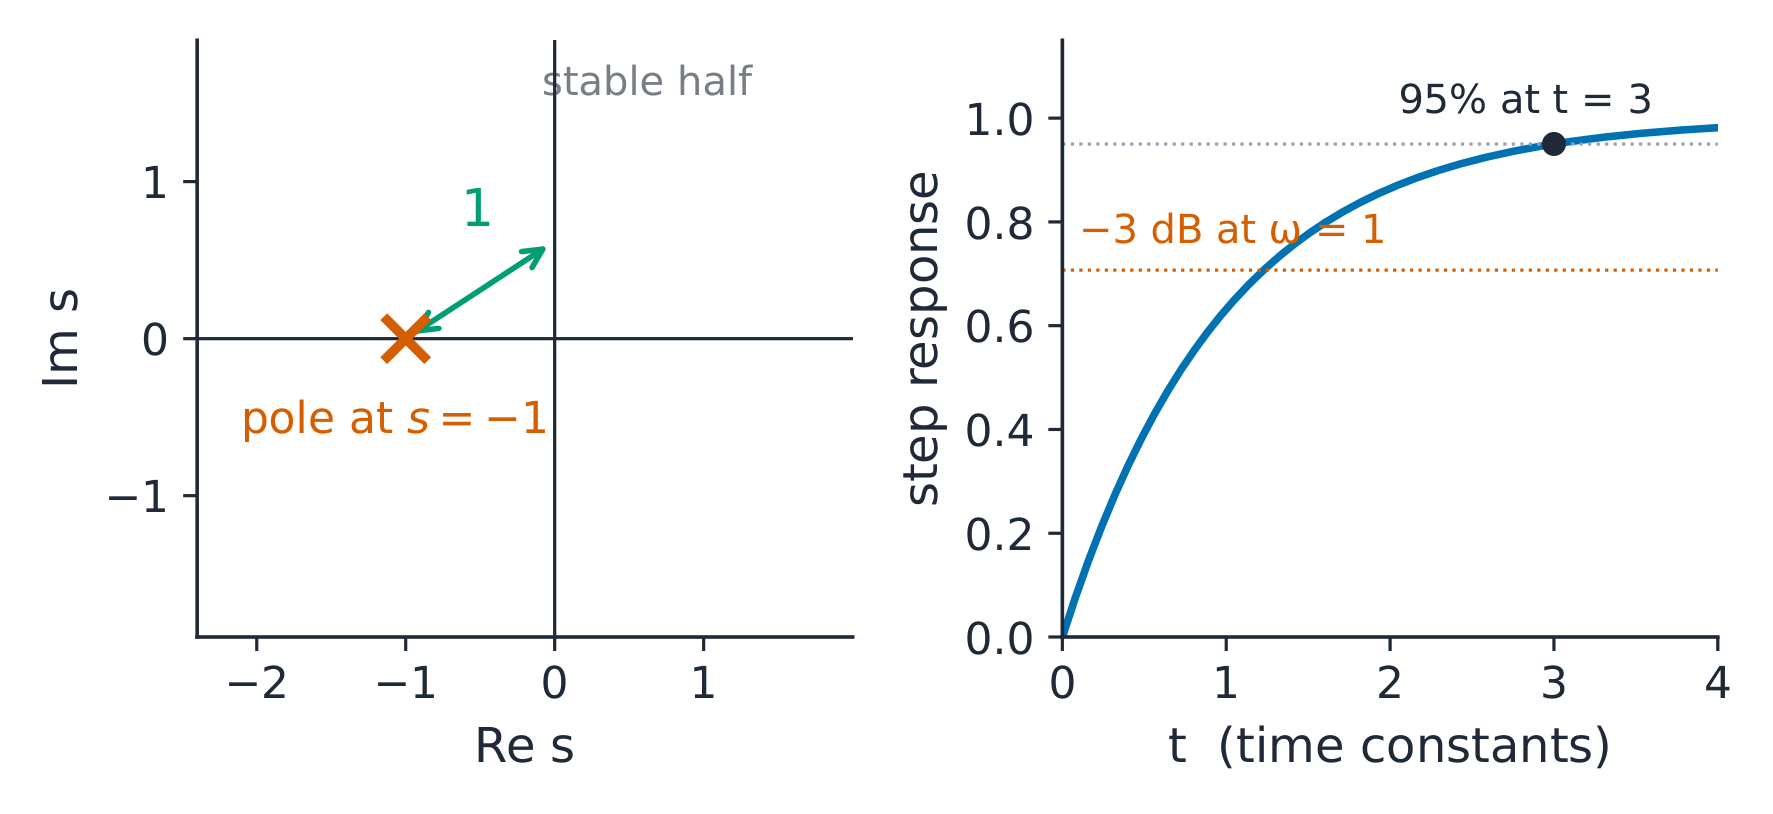
Satu kutub pada −1: laju peluruhan dalam waktu, frekuensi −3 dB dalam respons — satu angka, tiga pembacaan
Turunan.$\mathcal{L}\{e^{-at}u(t)\} = 1/(s+a)$ untuk
$\mathrm{Re}(s) > -a$ (satu integrasi parsial). Langkah unit
$1/s$. Jadi untuk $H(s) = 1/(s+1)$ yang didorong oleh langkah:
pecahan parsial melakukan konvolusi Unit 6.2 dengan tiga baris
aljabar — dan kedua rute berakhir pada kurva yang sama ✓.
Contoh terarah 1 — baca kutub dengan tiga cara.$H(s) = 1/(s+1)$: kutub
pada $s = -1$ ADALAH $e^{-t}$ dalam respons impuls (konstanta waktu
1 detik); respons langkah menetap pada $1 - e^{-t}$ mencapai 95% pada
$t = 3$ detik; respons frekuensi$H(j\omega)$ memiliki
$|H(j \cdot 1)| = 1/\sqrt{2} = 0.707$ — titik −3 dB terletak tepat pada
jarak kutub dari titik asal, dan fasanya di sana adalah $-45°$.
Contoh terarah 2 — tingkatkan ke kontrol nada dua kutub. Penguatan bass
penguatan dengan notches, $H(s) = \dfrac{s^{2} + 2s + 100}{(s+1)(s+10)}$: nol di
$-1 \pm j9.95$ (mendekati sumbu imajiner dekat $\pm 10$ rad/s, sehingga mereka
membuat notch di sana: $|H(j10)| = 20/(10.05 \times 14.14) = 0.14$, sekitar
−17 dB), kutub di $-1$ dan $-10$ (keduanya kiri — stabil ✓). Penguatan DC
$100/10 = 10$ (20 dB penguatan bass ✓); penguatan frekuensi tinggi
$1$ (pembilang $s^{2}$ sama dengan penyebut). Periksa
mid-dip: pada $\omega = 0$, 20 dB; pada $\omega \to \infty$, 0 dB; yang
transisi terjadi di antara frekuensi kutub — seluruh kurva equalizer
dapat terbaca dari lima titik ditandai pada bidang-s.
Kesalahan umum. Membaca stabilitas dari kutub tanpa ROC
(kutub pada $-1$ dengan ROC yang membentang ke kiri bersifat anti-kausal dan tidak stabil).
Melupakan bahwa $H(s)$ hanya ada bersama ROC-nya. Dan mempercayai plot kutub-nol
yang diskala salah: titik −3 dB adalah JARAK kutub dari
titik asal hanya untuk faktor orde pertama tanpa nol di dekatnya.
Ringkasan.$H(s) = Y/X$; pecahan parsial mengubah transformasi kembali menjadi
eksponensial; kutub menetapkan mode, ROC menentukan kausalitas, setengah
bidang kiri menandakan stabilitas, dan $s = j\omega$ menunjukkan respons frekuensi.
Jelajahi
Move the zeros; watch the tone-control curve change
Start with the worked tone control, whose zeros are at −1 ± j9.95 and whose fixed poles are at −1 and −10. Its gain near 10 rad/s is about 0.14, while its DC gain is 10. Move the zeros farther from the imaginary axis to soften the dip, or onto it for an exact null. The causal system stays stable because the poles and ROC stay fixed. The distance products connect the s-plane directly to the gain curve.
6.6
Sistem waktu diskrit
Mengapa ini penting. Setelah disampel, equalizer saluran adalah persamaan beda
yang berjalan pada prosesor — mengiterasinya secara manual adalah cara perilakunya
sebenarnya dipahami.
Ide, dengan gambar. Cermin diskrit dari konvolusi:
$y[n] = \sum_{k} x[k]\,h[n-k]$. Sistem yang dijelaskan oleh persamaan
beda** seperti $y[n] = 0.5\,y[n-1] + x[n]$ — akumulator
dengan peluruhan. Mode homogen adalah $a^{n}$ di mana $a$ adalah akar dari
persamaan karakteristik; mengiterasi satu langkah pada satu waktu adalah langsung
solusi.
Setiap langkah membagi dua sisa jarak menuju limit — pendekatan geometris yang dapat Anda verifikasi menggunakan jari-jari tangan
Penurunan rumus. Untuk $y[n] = a\,y[n-1] + x[n]$ dengan input langkah dan
kondisi awal nol, sampel pertama adalah
$1,\ 1+a,\ 1+a+a^{2},\ \ldots$ — jumlah parsial dari deret geometri, sehingga
dan limit $1/(1-a)$ merupakan gain DC: gema diskrit dari
kondisi kontinu $\int h < \infty$.
Contoh terpecahkan 1 — iterasi dan konvergensi.$y[n] = 0.5y[n-1] + x[n]$,
$y[-1] = 0$, langkah satuan: $y[0] = 1$, $y[1] = 1.5$, $y[2] = 1.75$,
$y[3] = 1.875$ — mendekati gain DC $1/(1-0.5) = 2$ ✓. Selisih menuju
limit terbagi dua setiap langkah (sisaan adalah $0.5^{n+1}$), sehingga setelah 10
langkah selisihnya menjadi $0.5^{11} \approx 0.05\%$ — satu baris aritmatika
yang memprediksi seluruh tabel.
Contoh terpecahkan 2 — tingkatkan ke akar bergetar. Tetapkan
$a = -0.8$: $y[n] = -0.8\,y[n-1] + x[n]$ pada langkah memberikan
$y[n] = \tfrac{1}{1.8}(1 - (-0.8)^{n+1})$ — pendekatan menuju
$0.556$ bergetar: $y[0] = 1$, $y[1] = 0.2$, $y[2] = 0.84$,
$y[3] = 0.328$. Periksa $|a| = 0.8 < 1$ — masih stabil (gejolak
menurun), dan tanda berbalik setiap sampel adalah sidik jari dari sebuah
akar negatif, analog diskrit dari pasangan kutub kompleks yang bergetar pada setengah laju sampling
laju ($z = -0.8$ memetakan ke $s = (\ln 0.8 \pm j\pi)/T$).
Kesalahan umum. Mengiterasi dengan $y[-1]$ yang salah (nyatakan kondisi awal
sebelum baris pertama). Menyatakan stabilitas dari beberapa sampel pertama
(hanya $|a| < 1$ yang menentukan). Dan membaca penguatan DC dari $n = 0$
sendiri — itu adalah $1/(1-a)$, LIMIT, terlihat hanya saat sampel menetap.
Ringkasan. Persamaan beda → iterasi; jumlah parsial geometris;
K gain DC $1/(1-a)$; akar di dalam lingkaran satuan = stabilitas; negatif atau
akar kompleks = osilasi.
Jelajahi
Compute the next sample; test more than one input
$y[n]=a\,y[n-1]+x[n],\quad |a|<1\text{ for causal BIBO stability}$
Recover the worked step sequence 1, 1.5, 1.75, 1.875 from the stated zero initial state. Compare the alternating approach for a = −0.8. At a = −1, a step trace stays bounded, but an alternating input of the same bounded amplitude produces growing output. The strict root condition decides stability, rather than the appearance of one short trace.
6.7
Transformasi z
Mengapa ini penting. Ekuator dikirim sebagai koefisien
$a_{k}, b_{k}$ dari persamaan beda; transformasi z adalah cara angka-angka itu dipilih, dan lingkaran satuan adalah tempat respons frekuensinya dibaca.
angka dipilih, dan lingkaran unit adalah tempat respons frekuensinya
dibaca.
Gagasan, dengan gambar. Transformasi-z z
$X(z) = \sum_{n} x[n]z^{-n}$ memainkan peran Laplace dalam waktu diskrit. The
$a^{n}u[n] \leftrightarrow 1/(1 - az^{-1})$ dengan ROC
$|z| > |a|$. Untuk sistem kausal, kutub DI DALAM lingkaran unit berarti stabilitas. The
transformasi invers adalah pembagian panjang atau pecahan parsial.
Lingkaran satuan adalah sumbu frekuensi; jari-jari kutub adalah peredaman — satu gambar menggabungkan kedua domain
Turunan.$\sum_{n=0}^{\infty} a^{n}z^{-n}$ bersifat geometris dengan
rasio $az^{-1}$; ia konvergen ke $1/(1 - az^{-1})$ tepat ketika
$|az^{-1}| < 1$, yaitu $|z| > |a|$ — ROC adalah luar dari lingkaran
yang melalui kutub. Stabilitas memerlukan ROC mencakup lingkaran satuan
(sumbu frekuensi $z = e^{j\omega}$), yang memaksa $|a| < 1$ — kondisi
lingkaran satuan dalam satu baris.
Contoh terlatih 1 — akumulator lagi, dengan transformasi.$H(z) = 1/(1 - 0.5z^{-1})$, kutub di $z = 0.5$ — di dalam lingkaran satuan,
stabil ✓. Respons langkah:
$Y(z) = H(z)\,\dfrac{z}{z-1} = \dfrac{z^{2}}{(z-0.5)(z-1)}$; parsial
pecahan memberikan $y[n] = 2(1 - 0.5^{n+1})$. Periksa $n = 0$: $2(1 - 0.5) = 1$
✓ sesuai dengan iterasi Unit 6.6, dan $n \to \infty$ menghasilkan
Contoh terlatih $2$ — kamus bidang-ke-bidang. Pemetaan
Contoh terpecahkan 2 — kam pesawat ke pesawat. Pemetaan
$s \to z = e^{sT}$ mengirim $s = j\omega$ ke lingkaran satuan
$e^{j\omega T}$ (frekuensi = sudut), dan tingkat peluruhan yang kontinu
$\sigma$ dengan $e^{\sigma T}$ ms berkorespondensi dengan
$z = 0.5$ with $T = 1$ ms corresponds to
$\sigma = \ln(0.5)/0.001 = -693\ \text{s}^{-1}$ — konstanta waktu sebesar
$1/693 = 1.44$ ms. Periksa terhadap iterasi Unit 6.6: celah berkurang setengah
per SAMPLE ($0.5 = e^{-0.693}$), dan $0.693/T$ per detik adalah sama
$-693\ \text{s}^{-1}$ ✓. Kedua transformasi merupakan satu subjek yang dilihat dari
dua sisi sungai yang sama.
Kesalahan umum. Mengutip $H(z)$ tanpa ROC-nya (fungsi rasional yang sama
fungsi dapat menggambarkan sistem berbeda ketika ROC berubah). Membaca respons frekuensi
dari sumbu real (ia berada pada $|z| = 1$). Dan mengacaukan konvensi $z$ dan
$z^{-1}$ konvensi — untuk urutan kausal $a^{n}u[n]$, ROC adalah
$|z| > |a|$; urutan kiri memiliki ROC berbeda.
Ringkasan.$a^{n} \leftrightarrow 1/(1-az^{-1})$, ROC di luar;
untuk sistem kausal, kutub di dalam lingkaran satuan = stabilitas; $z = e^{sT}$ memetakan peluruhan menjadi
radius dan frekuensi ke sudut — dan penguatan DC $1/(1-a)$ menutup
loop dengan iterasi dua langkah sebelumnya.
Jelajahi
The ROC decides which sequence and which stability claim
$H(z)=\frac{1}{1-az^{-1}},\quad\text{stability requires the unit circle in the ROC}$
Start with the causal pole at 0.5 and a probe on the unit circle, where the geometric sum converges to 2. Keep the same rational expression but choose anti-causal support; the ROC moves inside the pole circle and the unit circle is excluded. A pole at 1.2 can instead give a stable anti-causal sequence. Probe the ROC boundary away from the pole to see why a finite algebraic value does not prove series convergence.
Pelajaran interaktif untuk topik ini
Kerjakan langkah demi langkah, dengan latihan pengecekan instan.