דלג לתוכן

מכונות חשמליות ומערכות כוח

הנדסת חשמל באוניברסיטה · נושא 9

9.1

מה הקורס הזה הוא, וכיצד להשתמש בו

This is the ninth course in University Electrical Engineering: electrical machines and power systems. EE07 wrote the field equations; this course puts them to work — the machines that convert mechanical and אנרגיה חשמלית, והרשתות המעבירות אותה.

  • היחידה 9.1 בונה את המעגל המגנטי וה-מפסק. current, זורם לולאות בתוך חומרים המתנגדים לו. אותה תמונה,
  • יחידות 9.2–9.4 מכסות שלוש משפחות מכונות: DC, הנדסה וסינכרוניות.
  • יחידות 9.5–9.6 הרחיבו לרשת: חישוב ביחידות נורמליזציה וזרימת הספק.
  • יחידה 9.7 פותחת את אלקטרוניקת ההספק.

הסיפור המופעל הוא סדנה קטנה אחת: מתחיל 10 kVA מזין לוח חלוקה; מנוע השראה מדריך מדחס; גנרטור סינכרוני עומד מאחורי הרשת; ממיר נמוך מטעין את הסוללה הגבית. כל תשובה ביחידות נורמלידות על ידי המרה חזרה ליחידות אמיתיות. כל תשובה למכונה למטה נבדקת דרך מסלול שני — חשבון הפסדים, מעגל שקול בגבול, או איזון הספק — וכל תשובה ביחידות יחסיות על ידי המרה חזרה ליחידות אמיתיות. טרנספורמטור קטן מטבע, והוא עובד כי שטף מגנטי, כמו זרם, זורם במעגלים דרך חומרים המתנגדים לו. אותה תמונה,

מילון מונחים אימון
English עברית
electrical machines and power systems מכונות חשמל ומערכות כוח
magnetomotive force כוח מגנטי
9.1

מסלולים מגנטיים ומפסקים

מדוע זה חשוב. המטען שמטעין את הטלפון שלך בשעה מכיל מתחיל קטן יותר ממטבע, והוא פועל משום שהזרם המגנטי, כמו הזרם החשמלי, זורם במעגלים דרך חומרים המתנגדים לו. אותו נוף, בקנה מידה מיליון פעמים גדול יותר, מעביר הספק בין יבשות. בקנה פי מיליון, מעבירה הספק בין יבשות. זורם לולאות בתוך חומרים המתנגדים לו. אותה תמונה, מתוגדלת מיליון פעמים, מעבירה אנרגיה בין יבשות.

הרעיון, עם תמונה. סליל של $N$ פיתולים המעביר זרם $I$ הוא משאבה ל-פלוקס: היא יוצרת כוח מגנטי $F = NI$ (פיתולי אמפר). זרם מגנטי $\Phi$ (וובר) זורם סביב מעגל ברזל באורך $l$ ו חצי-חתך $A$, הנגד על ידי התנגדות מגנטית $R_{m} = \dfrac{l}{\mu A}$, שבו $\mu = \mu_{0}\mu_{r}$ הוא החדירות. זו המראה המגנטית של חוק אוהם:

$$\Phi = \frac{F}{R_{m}}, \qquad \text{just as} \qquad I = \frac{V}{R}.$$

הצפיפות הזרמי $B = \Phi/A$ (טסלה) היא הכמות שהברזל רואה בלבד — ליבות בתדר חשמלי עובדות בין כ-1.0 לכ-1.5 T.

מעגל מגנטי כמראה של מעגל חשמלי, והמתחיל המשתף מעגל זרם אחד בין שני סלילים
מעגל זרם אחד, שני סלילים: המתחיל הוא פשוט מעגל מגנטי המשותף לשני סלילים

המסקר. חוק אמפיר סביב ליבת המתחיל נותן $H\,l = NI$, עם $H$ עוצמת השדה ביחידות A/m. עם $B = \mu H$ ו$\Phi = BA$:

$$\Phi = \mu A \cdot \frac{NI}{l} = \frac{NI}{l/(\mu A)} = \frac{F}{R_{m}}.$$

אין כאן עומק נוסף — כל היחידה היא חישוב מחשבתי בשורה זו, בנוסף לאזהרה אחת: לאוויר יש $\mu_{r} = 1$, ארבע אלפים פעם חלש יותר מהליבה למטה, כך ש רווח אוויר זעיר יכול לשלוט במתנגדות של כל הלולאה.

דוגמה פותרת 1 — ליבה לבד. ליבה באורך ממוצע 0.5 m, מסך רוחב 10 cm² $= 10^{-3}$ m², $\mu_{r} = 4000$, סרוגה עם 200 הילכודים ב 0.5 A. כוח המגנטי הוא $F = 200 \times 0.5 = 100$ At. ה מתנגדות היא $R_{m} = \dfrac{0.5}{4\pi \times 10^{-7} \times 4000 \times 10^{-3}} = 99\,472$ At/Wb, ולכן הזרימה היא $\Phi = \dfrac{100}{99\,472} = 1.005$ mWb והצפיפות $B = \dfrac{1.005 \times 10^{-3}}{10^{-3}} = 1.005$ T. מסלול שני: $H = NI/l = 200$ A/m, ולכן $B = \mu_{0}\mu_{r}H = 4\pi \times 10^{-7} \times 4000 \times 200 = 1.005$ T ✓ — צפיפות תדר-חשמלית סבירה, שהיא בעצמה בדיקת ההיגיון לכך שה חישוב המספרי נותר בטווח המקובל.

כעת חתוך רווח בגובה 0.5 mm באותה ליבה. הרווח מוסיף $R_{gap} = \dfrac{0.5 \times 10^{-3}}{4\pi \times 10^{-7} \times 10^{-3}} = 397\,887$ At/Wb — ארבע פעמים מתנגדות הליבה כולה. הזרימה קורסת ל $\dfrac{100}{497\,359} = 0.201$ mWb, חמישית מהערך הקודם, מרווח בעובי שערה. זה הסיבה שמייני התמרים מונחים בצפיפות ומשוזרים, ומכיוון שליבות עם רווחים צריך להיות מעוצבות במטרה ברורה.

דוגמה פותרת 2 — התמר, במדידה. תמר מקשר שתי היגויים סביב שטף משותף אחד, ולכן אידיאלי $\dfrac{V_{1}}{V_{2}} = \dfrac{N_{1}}{N_{2}}$ וגם $\dfrac{I_{1}}{I_{2}} = \dfrac{N_{2}}{N_{1}}$: וולטים מתחלפים עם אמפרים, power stays. Real ones lose a little in the winding resistance (copper loss $I^{2}R$) and in the iron (core loss: hysteresis plus eddy currents). The two losses are separated by two tests:

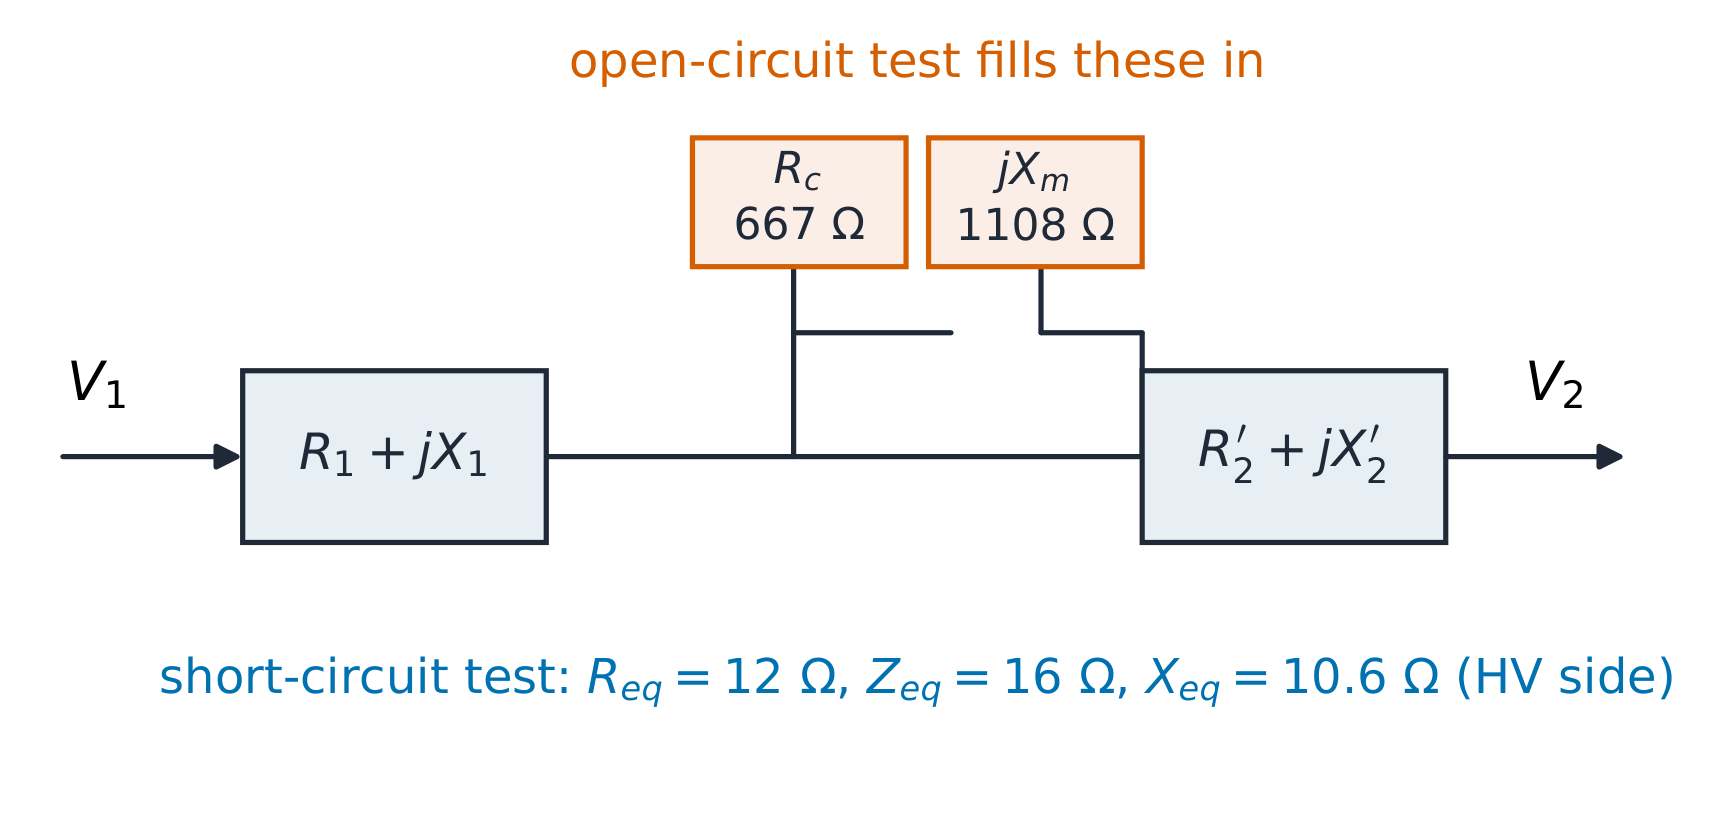
  • Open-circuit test (LV side, rated voltage): 400 V draws 0.7 A and 240 W. The 240 W is core loss. Its loss current is $I_{c} = 240/400 = 0.6$ A, so the magnetising branch is $R_{c} = 400/0.6 = 667\ \Omega$ and, from $I_{m} = \sqrt{0.7^{2} - 0.6^{2}} = 0.361$ A, $X_{m} = 400/0.361 = 1108\ \Omega$ (both referred to the LV side).
  • Short-circuit test (HV side, reduced voltage, rated current): 80 V מושך את זרם המדורג 5 A ($= 10\,000/2000$) ו300 W. ערך זה 300 W הוא ההספק האבדן בנחושת במטען מלא, והמפסק הסדרתי נמצא ב $R_{eq} = 300/5^{2} = 12\ \Omega$, $Z_{eq} = 80/5 = 16\ \Omega$, $X_{eq} = \sqrt{16^{2} - 12^{2}} = 10.6\ \Omega$ (צד ה- HV).
מעגל השקול של התמרת החשמל המורכב משני המדידות: ענף המקביל מהמדידה במנוחה, ענף הסדרתי ממדידת הקצר
שתי מדידות, שני ענפים: המדידה במנוחה ממליאה את זוג המקביל, ומדידת הקצר את זוג הסדרתי

Full-load efficiency at unity power factor: $\eta = \dfrac{10\,000}{10\,000 + 240 + 300} = 94.9\%$. בגורם הספק 0.8 הה תפוקה היא 8000 W עם אותה אבדנים, ולכן $\eta = \dfrac{8000}{8540} = 93.7\%$ — האבדנים הקבועים בליבה פוגעים יותר ככל שההספק המועיל יורד. היעילות מגיעה לשיא כאשר האבדן הנחושת תלוי המטען שווה לאבדני הליבה הקבועים: $x = \sqrt{240/300} = 0.894$ של עומס מלא, מספר שיש להכיר במדיד המעבדה.

טעויות נפוצות. שוכחים $\mu_{0}$ בתוך $\mu$ (גורם של כמעט מיליון, מכיוון ש$1/\mu_{0} \approx 8 \times 10^{5}$). העברת ערכי MOC לצד ה-HV או ערכי MSC לצד ה-LV ללא הריבוע ביחס ההמרה. צפייה בשימור יחס הזרם של הממיר אידיאלי תחת עומס כבד — הנפילה הסדרתית $I \times Z_{eq}$ היא בדיוק מה שמוטה אותו. וטיפול בפער אוויר כפרט זניח: הדוגמה למעלה מראה שפער בעובי שיער הוא ארבעה חמישים מהסיפור.

סיכום. $F = NI$ מניע את $\Phi = F/R_{m}$ דרך סירבה $l/(\mu A)$; צפיפות $B = \Phi/A$ חייבת להישאר מתחת ל-1.5 T. שני מבחנים על ממיר ממשי מפרידים בין ענף מקביל (ליבה, מהמבחן בטוח) לענף סדרתי (נחושת, מהמבחן קצר), והיעילות מאזנת את היציאה מול השניים.

חקור

How can a tiny air gap dominate a whole iron core?

$\Phi=NI/(R_{iron}+R_{gap}),\quad R_{gap}/R_{iron}=\mu_r g/l$

Start with the worked 200-turn coil at 0.5 A on a 0.5 m iron path. Compare no gap with a 0.5 mm gap. Gap reluctance is four times iron reluctance, 80% of NI falls across the air, and flux falls to one fifth. Change the cross-section to separate flux from flux density.

מילון מונחים אימון
English עברית
hysteresis היסטרזיס
eddy current זרם עוקבי
transformer/trænsˈfɔːmə/ מתחלף
core loss איבודי ליבה
copper loss הפסד נחושת
open-circuit test מבחן מעגל פתוח
short-circuit test מבחן מעגל קצר
armature מברגת
commutator/ˈkɒmjuːteɪtə/ מתחלף
shunt motor מנוע מקביל
series motor מנוע סדרתי
field weakening החלשת שדה
rotating field שדה מסתובב
synchronous speed מהירות סינכרונית
9.2

מכונות DC

למה זה חשוב. המנוע במקדרת אלחוטית, גלגל הנהג של רכבת חשמלית ומנוע ההפעלה בכל מכונית עם מנוע בעירה פנימית הם מכונות DC: מומנט שמבקש לשלוט בו באמצעות זרם, משני עמודים פיזיקליים.

הרעיון, עם איור. מוליך באורך $l$ בשדה $B$ המעביר זרם $I$ מרגיש כוח $F = BIl$; אותו מוליך הנע במהירות $v$ מייצר EMF $e = Blv$. מכונת DC מחברת מוליכים רבים כאלו סביב מדור (ה-מסוק) ומפצלת אותם כך שכל אחד יראה שדה קבוע כיוון — ה-מפצל הוא מתג מכני ששומר על מומנט חד-כיווני. איסוף הנתונים החשבוניים לקבוע אחד $k\Phi$ ו המכונה כולה מוגדרת על ידי שתי משוואות:

$$E = k\Phi\omega \quad (\text{EMF}), \qquad T = k\Phi I_{a} \quad (\text{torque}),$$

עם $k\Phi$ שנקבע על ידי השדה המגנטי בלבד. הכפל שלהם, $T\omega = E I_{a}$: אותה הספק אווירי נראה משני הצדדים. מכאנית ושפה חשמלית הן שפה אחת.

חיבור השדה קובע את האופי. מנוע מקביל (שדה במקביל, פלוקס קבוע) שומר על מהירות כמעט קבועה; מנוע סדרתי (שדה בסדרה, פלוקס $\propto I_{a}$) יוצר מומנט $\propto I_{a}^{2}$ ואסור להפעילם ללא מטען.

עקומות מומנט-מהירות המשוות בין מנוע מקביל (שטוח, פלוקס קבוע) לבין מנוע סדרתי (מומנט קורס כשהמהירות עולה)
מקביל: מהירות שטוחה לכל עומס. סדרתי: מומנט גדול במהירות נמוכה, סיכון תזמון ללא עומס

הגזירה. מ-$e = Blv$ עם $v = \omega r$ והגיאומטריה משולבת בתוך $k$: $E = k\Phi\omega$. מ-$F = BIl$ עם זרעי המנוף משולבים באותו אופן: $T = k\Phi I_{a}$. במכשיר מקביל $\Phi$ קבוע על ידי האספקה, ולכן המהירות עוקבת אחר $\omega = \dfrac{V - I_{a}R_{a}}{k\Phi}$: ה נפילת המתח במתנגדות האמיטורה היא הנפילה היחידה. במכשיר סדרתי $\Phi \propto I_{a}$ (עד לספיגת ברזל), ולכן $T \propto I_{a}^{2}$ ו $\omega \propto \dfrac{V - I_{a}R_{a}}{I_{a}}$ — המהירות עולה בחוד כשהעומס נעלם.

דוגמה מופתרת 1 — נקודת הסימון. מנוע מקביל על מתח 220 V עם התנגדות העומתה $R_{a} = 0.2\ \Omega$ מושכת $I_{a} = 50$ A ב- 1500 סל"ד. הג'נרטורית החשמלית (EMF) היא $E = 220 - 50 \times 0.2 = 210$ V. ב-1500 סל"ד = $= 157.1$ רד/ש', ה-EMF היא $k\Phi = \dfrac{210}{157.1} = 1.337$ V·s, ולכן המומנט הוא $T = 1.337 \times 50 = 66.9$ N·m. בדוק את שני הדרך דרך הפער האווירי: $T\omega = 66.9 \times 157.1 = 10.5$ kW ו-$E I_{a} = 210 \times 50 = 10.5$ kW ✓ — הן חייבות להיות זהות; מדובר באותו מנגנון המרה.

הפעלת אותו מנוע ממצב רכישה היא הפח: בזמן ההפעלה $E = 0$, ולכן הזרם ההתנעה יהיה $I_{a} = \dfrac{220}{0.2} = 1100$ A, עשרים פעמים הזרם הממוצע. מתחיל העומתת ההפעלה שמגבילה את הזרם ל- 100 A דורשת $R_{start} = \dfrac{220}{100} - 0.2 = 2.0\ \Omega$, שננתק בשלבים כפי ש- $E$ נוצר.

חתכו את פלוקס השדה ב-2%, ל-66.9. מומנט דורש cut the field flux 20%, to $k\Phi = 1.070$. Torque demands $I_{a} = \dfrac{66.9}{1.070} = 62.5$ A, ולכן ה-EMF מתבסס ב עבור שטף קטן בחמישית. בדיקת הספק: $E = 220 - 62.5 \times 0.2 = 207.5$ kW $\omega = \dfrac{207.5}{1.070} = 193.9$ רד/ש $= 1852$ סל"ד — כ-23% מהיר יותר שגיאות נפוצות. הכנסת סל"ד לתוך $T\omega = 66.9 \times 193.9 = 12.96$ (זה דורש רד/ש' — שגיאה נגד $E I_{a} = 207.5 \times 62.5 = 12.97$ קילוואט ✓. מעל מהירות הבסיס זהו הטריק הסטנדרטי — החלשת שדה: מחליפים שפך בעד מהירות, משלמים באמצעות זרם הזרועות.

שגיאות נפוצות. הזנת rpm לתוך $E = k\Phi\omega$ (הוא דורש rad/s — רב גורם $2\pi$). צפוי מנוע מקביל להאיץ בעומס (הירידה במתח $R_{a}$ גורמת לו להאט, מעט). הפעלת מון סדרתי ללא עומס — ללא זרם אין שדה מגנטי המגביל את המהירות. ושכחת שברקע המנגנון, הגורם היחיד המגביל את הזרם הוא ההתנגדות.

סיכום. $E = k\Phi\omega$ ו$T = k\Phi I_{a}$, מחוברים על ידי $T\omega = EI_{a}$. חיווט מקביל שומר על מהירות; חיווט סדרתי מכפיל מומנט במהירות נמוכה. התחלה דרך התנגדות, החלשת שדה להרחבת טווח.

מילון מונחים אימון
English עברית
flux/flʌks/ פלוס
reluctance יחס מגנטי
air gap רווח אוויר
9.3

מכונות אינדוקציה

למה זה חשוב. כשבעה ממכלול המנועים בתעשייה הם מנועי שעוביות קלאי: ללא מברשות, ללא מתחלף, חלק אחד נע — משום שהשדה

הרעיון, עם תמונה. שלושה סלילים המרווחים ב-120° זה מזה, מאופקים על ידי שלושה זרמים המרווחים ב-120° זה מזמנו, יוצרים שדה מסתובב של גודל קבוע שמסתובב במהירות סינכרונית $n_{s} = \dfrac{120f}{p}$ סל"ד ($f$ הרץ, $p$ קוטבים). הרוטור רודף אחריו ואינו מצליח להשיג אותו במלואו; ההפרש הוא החלקה

$$s = \frac{n_{s} - n}{n_{s}}.$$

נקרא החלקה בקצב $s$, ולכן תדר הרוטור הוא $sf$ וכל כמות ברוטור עוקבת ממנו.

המסקה. במעגל השווה, כל הגדלים מוסברים ל הסטטור והענף הרוטורי מופיע כ-$R_{2}'/s$ — ההתנגדות המכווננת לפי ההסקה. במעגל השווה, כל הגודלים מוגדרים ביחס לסטטור והענף

$$\frac{R_{2}'}{s} = R_{2}' + R_{2}'\,\frac{1-s}{s},$$

המנגנון מופיע כ$I^{2}$ — ההתנגדות המכווננת לפי החלקה. פיצול אותה: ההספק המכני המדויק, בעוד ש$I^{2}R_{2}'$ הוא הרווח הנחושת ברוטור הרווח. ההחלקה מחלקת את הספק הפער האווירי $P_{ag} = T\omega_{s}$ לרווח נחושת $sP_{ag}$ ולספק הציר $(1-s)P_{ag}$. עם מקור ת'בנין $V_{th}$, $Z_{th} = R_{th} + jX_{th}$ מאחורי הענף הגירוי, המומנט

$$T = \frac{3 V_{th}^{2}\, (R_{2}'/s)}{\omega_{s}\left[ (R_{th} + R_{2}'/s)^{2} + (X_{th} + X_{2}')^{2} \right]},$$

מגיע לשיאו (גזירה, השוואה לאפס) כאשר $R_{2}'/s_{max} = \sqrt{R_{th}^{2} + (X_{th} + X_{2}')^{2}}$ — מומנט השבירה. התוספת של התנגדות רוטור מזזה את השיא לכיוון ההתחלה: מכונת הרוטור החריץ ומכונת הרוטור הכפול מציעות בדיוק זאת.

מומנט כנגד החלקה לשתי ערכי התנגדות רוטור: הכפלת R2 מזזה את שיא השבירה לכיוון ההתחלה ומעלה את מומנט ההתחלה *אותו שיא מומנט, מיקום שונה: התנגדות הרוטור קובעת היכן העקומה מגיעה לשיא

דוגמה פתורה 1 — קריאת לוחית נתונים. מנוע בעל 4 קטבים, בתדר 50 Hz: מהירות סיבוב $n_{s} = \dfrac{120 \times 50}{4} = 1500$ rpm. עבודה ב1440 סל"ד: $s = \dfrac{60}{1500} = 0.04$. תדר הרוטור הוא $sf = 2$ Hz — מדוע ברזל הרוטור זקוק רק לגיליונות דקים — והאיבר ההחלקה $R_{2}'/s$ הוא $25 \times R_{2}'$: בהחלקה קטנה הרוטור מתנהג כמעט רסיבי באופן טהור, מה שמסביר מדוע המכונה פועלת ביעילות סמוכה ל מהירות סינכרונית.

דוגמה פתורה 2 — שרשרת המומנט המלאה. אותו מנוע, מתח קו 400 V (231 וולט למופע), $R_{1} = 0.5$, $X_{1} = 1.2$, $R_{2}' = 0.4$, $X_{2}' = 1.2\ \Omega$, ענף גירוי גדול (הוצא חוץ מהדרך: $V_{th} = 231$ V, $Z_{th} = R_{1} + jX_{1}$). מהירות סינכרונית $\omega_{s} = 157.1$ רד/ש. ב$s = 0.04$, $R_{2}'/s = 10\ \Omega$:

$$Z = 10.5 + j2.4, \qquad |Z|^{2} = 116.0, \qquad T = \frac{3 \times 231^{2} \times 10}{157.1 \times 116.0} = 87.8\ \mathrm{N\,m}.$$

עקוב אחר ההספק: $P_{ag} = T\omega_{s} = 13.8$ קילוואט, הפסדי נחושת ברוטור $sP_{ag} = 552$ וואט, הספק ציר $T\omega_{s}(1-s) = 13.2$ קילוואט ✓ — שרשרת אחת של כפילותים, שלושה מאזנים סגורים. השיא: $s_{max} = \dfrac{0.4}{\sqrt{0.5^{2} + 2.4^{2}}} = 0.163$, והמומנט לקריסה torque there is 172 N·m — twice the running point, the margin the compressor start needs. Locked rotor ($s = 1$): $T_{start} = 62$ N·m. Double the rotor ו$T_{start}$ עולה ל109 ניוטון-מטר בעוד נקודת העבודה (אותה החלקה) מאבדת יעילות – מסחר המערג הפעיל במספר אחד.

שגיאות נפוצות. מערבולת בין סל"ש לרד/ש בתוך נוסחת המומנט ($\omega_{s}$ הוא מכני, רד/ש). הנחה שהמומנט עולה עם החלקה – הוא שיא ב$s_{max}$ ויורד משתי צדדים. טעינת כל הספק הרווח באוויר ל הנחושת ברוטור: הנחושת מקבלת רק את השבר $s$. ומצפים שתדר frequency to be 50 Hz — it is $sf$, 2 Hz here.

תקציר. $n_{s} = 120f/p$, החלקה $s = (n_{s}-n)/n_{s}$, תדר רוטור $sf$, ענף רוטור $R_{2}'/s$ שחציו השני הוא הציר. מומנט שיא כאשר $R_{2}'/s$ מתאים לגודל של $R_{th} + j(X_{th} + X_{2}')$; התנגדות הרוטור משיגה מומנט הדלקה על מחיר פעילות.

חקור

השדה מסתובב והרוטור רודף אחריו

זזו את ההחלקה ותצפו לשדה הסטטור, לרוטור ולמהירות היחסית ביניהם; קראו את תדר הרוטור מהרווח בין שני האובייקטים.

מילון מונחים אימון
English עברית
slip החלקה
squirrel-cage כלוב שועל
wound rotor רוטור סלילי
breakdown torque מומנט קריסה
synchronous machine מכונה סינכרונית
9.4

מכונות סינכרוניות

למה זה חשוב. כמעט כל ואט מהתחנה זורם מחוץ למכונה סינכרונית**: מגנט שמסתובב על ידי טורבינה, נעול לשדה הסיבובי של הרשת, ומספק הספק דרך זווית.

הרעיון, עם תמונה. הרטור — אלקטרומגנט או מגנט קבוע מגנט — ננעל לשדה המסתובב, ולכן המהירות היא בדיוק $n_{s} = 120f/p$, ללא החלקה. ה-EMF המושרה נושא את צורת המפטר $E = 4.44\, f N \Phi k_{w}$ (גורם הסלילים $k_{w}$ מסדר את הסליל החיבור פועל כמו קפיץ סיבובי — אם מסיטים אותו, מרגישים מומנט: זווית** $\delta$: הזווית שבה ה-EMF של הרוטור מקדימה את המס מתח. ההתנהגות דומה לקפיץ סיבובי — כופפת אותו, מרגיש מומנט:

$$P = \frac{3 V E}{X_{s}} \sin\delta .$$

הספק נגד זווית דלתא למכונה בעלת רוטור עגול, עם נקודת הפעולה והשולי הסטטי לשיא ב-90 מעלות הקו 90 מציג את הלימוד השני: העלאת השדה (הגיהוס

הפסקת הנוסחה. לפי פאזה, המס הוא $V\angle 0$, ה-EMF הפנימי $E\angle\delta$, ביניהם רק התגבות סנכרונית $X_{s}$:

$$I = \frac{E\angle\delta - V}{jX_{s}}, \qquad P = 3\,\mathrm{Re}(VI^{*}) = \frac{3VE}{X_{s}}\sin\delta, \qquad Q = \frac{3V(E\cos\delta - V)}{X_{s}} .$$

הקו $Q$ מביא את הלימוד השני: הרמת השדה (הערצה על זווית $E$: $Q$ MW. השולי הסטטי הוא כקבלן; הורדתו מייבאת. מפעילי רשת מתכננים זאת יום-יום.

דוגמה מוצגת 1 — הדירוג ושוליו. גנרטור על מס אינסופי ב-11 kV קו, $X_{s} = 5\ \Omega$ לפאזה, EMF ב-12 kV קו. לפאזה $V = 6351$ V, $E = 6928$ V, ולכן

$$P = \frac{3 \times 6351 \times 6928}{5}\sin\delta = 26.4 \sin\delta \ \text{MW}.$$

ב-$\delta = 30°$: $P = 13.2$ MW. השולי הסטטי הם $\dfrac{26.4 - 13.2}{13.2} = 100\%$ — המכונה יכולה להכפיל את העומס לפני הקפיץ משתחרר. מפעילים שומרים על מכונות אמיתיות קרוב יותר ל-30° בדיוק עבור ריכוך זה.

דוגמה מופעלת 2 — אמיתית וריאבית יחד. אותה מכונה, תכנון 10 MW: $\sin\delta = \dfrac{10}{26.4} = 0.379$, $\delta = 22.3°$. אז

$$Q = \frac{3 \times 6351 \times (6928\cos 22.3° - 6351)}{5} = 0.23\ \text{MVAr}.$$

מוגברת יתר על המידה, היא תומכת בשקט במנוחה תוך אספקת ה- מגאוואט. הפחתת עורור ל-$E = 10$ kV (5774 V לפאז) והחזקה 10 MW: $\sin\delta = \dfrac{10 \times 5 \times 10^{6}}{3 \times 6351 \times 5774} = 0.455$, $\delta = 27.0°$, ולכן $Q = \dfrac{3 \times 6351 \times (5774 \times 0.890 - 6351)}{5} = -4.6$ MVAr: אותם מגאוואט, אך המכונה כעת סופרת הספק ריאבי. גלגל אחד (עורור) מזיז את Q הרבה יותר מאשר P.

שגיאות נפוצות. שימוש במתח קו לפאז (חלק ב-$\sqrt{3}$ תחילה). האמונה כי עורור גדול יותר מעניק הספק אמיתי יותר – הטורבינה קובעת $P$; העורור קובע $Q$. דחיפת $\delta$ מעבר ל-90°, שבו $\dfrac{dP}{d\delta}$ הופך לשלילי והמכונה מחליקה מקוטב. וגם שכוחים ש-$\delta$ כאן הוא חשמלי: עם $p$ קוטבים, הזווית המכנית היא $2\delta/p$.

סיכום. מהירות נעולה לרשת, הספק $P = \dfrac{3VE}{X_{s}}\sin\delta$, ריאבי $Q = \dfrac{3V(E\cos\delta - V)}{X_{s}}$. הטורבינה אחראית לזווית, השדה אחראי ל-VARs.

מילון מונחים אימון
English עברית
power angle זווית הספק
excitation היגוי (הפעלת מגנט)
infinite bus אוט בוס אינסופי
static margin מרווח סטטי
per-unit ערך נורמלי
base value ערך בסיס
9.5

רשתות חשמל ומערכת המונון

מדוע זה חשוב. חישוב ברשת שמערבב אוהמים ב-11 kV עם אוהמים ב 132 kV נטבע בשיעורי הילוך. מהנדסי כוח הפכו מזמן רב לשפה שבה כל מתח קרוב ל-1.0 וכל התנגדות היא אחוז: ה- מערכת המעריך.

הרעיון, עם תמונה. בחרו זוג ערכי בסיס: הספק בסיס $S_{base}$ ומתח בסיס $V_{base}$ בכל רמה; הכל השאר ינבע מכך:

$$Z_{base} = \frac{V_{base}^{2}}{S_{base}}, \qquad I_{base} = \frac{S_{base}}{\sqrt{3}\, V_{base}}, \qquad Z_{pu} = \frac{Z_{actual}}{Z_{base}} .$$

התנגדויות עוברות בין רמות מתח לפי ריבוע שיעור ההילוך – מערך המעריך קולט זאת אוטומטית, כי לכל רמה יש את ה-$Z_{base}$ שלו. מ לוחית שם של טראנספורמטר "10%" אומרת: בזרם המדורג עליו, 10% מהמתח המדורג יורדים בתוכו – מה שזה בדיוק $Z_{pu} = 0.10$.

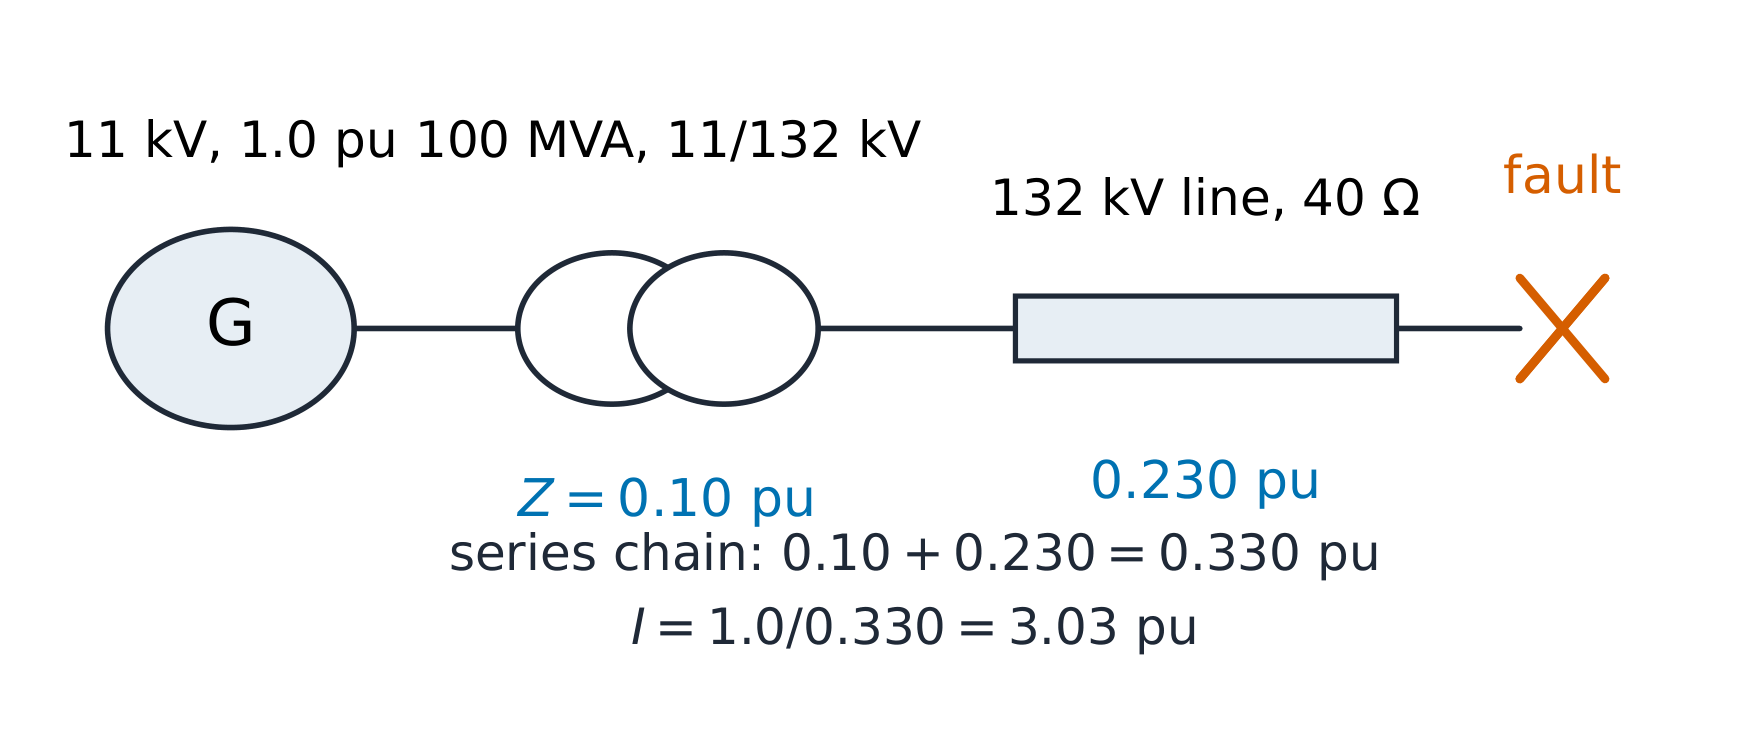
תרשים קו אחד מהגנרטור 11 kV דרך הטראנספורמטר לקצר בקצה ה-132 kV, מסומן במעריכים
קו אחד, שרשרת אחת של התנגדויות במעריכים: הקצר רואה אותן כולן בסדרתיות

ההסקה. שינויי בסיס הם ספירה פשוטה. התנגדות נתונה כ $Z_{old}$ pu ב-$S_{old}$, $V_{old}$ הופכת, על בסיסים חדשים,

$$Z_{new} = Z_{old} \times \frac{S_{new}}{S_{old}} \times \left(\frac{V_{old}}{V_{new}}\right)^{2},$$

ובאם ששיעורי המתח כבר תואמים את יחס ההילוך (כפי שהם בחקר עקבי), נותר רק יחס ה-$S$.

דוגמה פתורה 1 — קצר בקצה הקו. טראנספורמטר בעל 100 MVA, 11/132 kV מתחלף עם $Z = 10\%$ בבסיס משלה מזין קו ב-132 kV ב-40 Ω; מכונת תלת-פאזי נסגר בקצה הרחוק של הקו כאשר הגנרטור מוחזק ב 1.0 pu. בסיס הקו: $Z_{base} = \dfrac{132^{2}}{100} = 174.2\ \Omega$, ולכן הקו הוא $\dfrac{40}{174.2} = 0.230$ pu; הטראנספורמטר הוא כבר 0.10 pu על 100 MVA. סך הכל $0.330$ pu, ולכן זרם תקלה הוא $\dfrac{1.0}{0.330} = 3.03$ pu. חזרה ליחידות אמיתיות — הבדיקה המוכיחה את השיטה: זרם בסיס ב-132 kV הוא $I_{base} = \dfrac{100 \times 10^{6}}{\sqrt{3} \times 132\,000} = 437$ A, ולכן $I_{fault} = 3.03 \times 437 = 1327$ A. אותו 3.03 pu נקרא בצד ה-11 kV עם זרם הבסיס של רמה זו $\dfrac{100 \times 10^{6}}{\sqrt{3} \times 11\,000} = 5249$ A ונותן $3.03 \times 5249 = 15\,926$ A — מספר חסר ממדים אחד משמש שתי רמות מתח ✓.

דוגמא פתורה 2 — שינוי בסיסים. הלימוד מתרחב: מוסיפים טרנספורמטור 60 MVA, 66/11 kV עם דירוג 8% ומולד עם ערך $X_{d} = 0.25$ pu על 80 MVA, 11 kV. על בסיס ה-100 MVA של הלימוד, הטרנספורמטור הופך ל $0.08 \times \dfrac{100}{60} = 0.133$ יחידות נורמליזציה והגנרטור $0.25 \times \dfrac{100}{80} = 0.313$ pu (בסיסי המתח כבר תואמים). ב סדרה בין ה-EMF של המקור לבין תקלה ב66 kV צדדי המוטר terminals: $0.313 + 0.133 = 0.446$ pu, so the fault current is $\dfrac{1.0}{0.446} = 2.24$ pu. בצד 66 kV הזרם הבסיסי הוא $\dfrac{100 \times 10^{6}}{\sqrt{3} \times 66\,000} = 875$ A, ולכן $2.24 \times 875 = 1962$ A נכנסים לתקלה, בעוד שהמקור מספק $2.24 \times 5249 = 11\,780$ A בצד 11 kV שלו — אותו ערך pu, אך שני זרמים אמיתיים. טעויות נפוצות. שימוש במתחי קו-לקו בנרמול פאזה-אחד (או

טעויות נפוצות. שימוש במתח פאזי-לפאזי בבסיס חד-פאזי (או ההיפוך) — בחרו את הקונוונציה $Z_{base} = V_{LL}^{2}/S_{3\phi}$ ושארו עמה. שכחת ריבוע יחס המתח-בסיסי בעת מעבר לבסיסים אחרים. התייחסות ל"%Z" כערך הפסדים — מדובר בתופעת מתח על-פינת current, which is why a 10% transformer can still be 99% efficient at full עומס.

Summary. Choose $S_{base}$ once and $V_{base}$ per level; convert הכל ל-pu; חישוב סדרתי, מקביל ותקלות הופכים לממדי; ה המירו חזרה באמצעות זרם הבסיסי הספציפי של כל רמה כדי להוכיח את התשובה.

מילון מונחים אימון
English עברית
fault current זרם תקלה
power flow זרימת הספק
9.6

מונון וזרימת הספק

למה זה חשוב. "האם המתח בקצה הקו יישאר מעל 0.95?" היא השאלה שמשיקולי רשת עונים עליה אלפי פעמים ביום עם זרימת הספק — וגרסת שני הכנידות ת

The idea, with a picture. Bus 1 is the slack bus: held at $1.0\angle 0°$ pu, סופגת כל סך ההפסדים הנקבע בסוף. קו $Z = R + jX$ feeds a load drawing $S = P + jQ$ at bus 2. The load fixes איטרציה נקודת קבוע (גאוס-סיידל). ההקונג'וגט אינו רק קישוט: line — a loop. So guess $V_{2}$, run the loop once, and repeat:

$$V_{2}^{(k+1)} = V_{1} - Z \cdot \mathrm{conj}\!\left(\frac{S}{V_{2}^{(k)}}\right),$$

שולח את האיטרציה לתוצאות חסרות משמעות. עם $S = V I^{*}$, הזרם הוא $I = \mathrm{conj}(S/V)$, והתעלמות ממנו ניחוש, תיקון, חזרה: שני המקרים מתכנסים בתוך כמה איטרציות — והפיצוי מתכנס לגובה גבוה יותר

גודל V2 לעומת מספר האיטרציה למקרה שאינו פוצה ולמקרה המפצה בקבלים, ששני המקרים מתכנסים בסך מעט צעדים
נחוש, תיקן, חזור: שני המקרים מתייצבים בתוך מעט איטרציות — והפיצוי מגיע לגובה גבוה יותר

הגזירה. מ-$V_{2} = V_{1} - ZI$ ו-$I^{*} = S/V_{2}$, כל מעבר מחשב את הזרם שמעלה ה-$V_{2}$ הנוכחי ומאת המתח ש- הזרם הנוכחי מייצר. ליניאריזציה אחת סביב $V \approx 1$ והקירוב המפורסם נובע: קירוב זה נובע:

$$\Delta V \approx \frac{P R + Q X}{|V_{2}|},$$

שהאיבר השני שלו מסביר את הכותרת של היחידה: מדובר בזרימת ריאקטיבית דרכו ריאקטנציה שגורמת לנפילת מתח, ולכן קבלים — פיצוי ריאקטיבי — הם כלי לשמירת מתח. פיצוי ריאקטיבי — הם כלי לשמירת מתח.

דוגמה פתורה 1 — המקרה הבסיסי. $Z = 0.02 + j0.10$ pu, עומס $0.8 + j0.4$ pu, $V_{1} = 1.0\angle 0°$. בהתחלה מ$V_{2} = 1.0$ ה האיטרציה מתכנסת ל$V_{2} = 0.937\angle -4.4°$ pu, עם זרם קו $I = 0.954\angle -31°$ pu. בדיקות: הקירוב נותן $\Delta V \approx \dfrac{0.8 \times 0.02 + 0.4 \times 0.10}{0.937} = 0.060$ pu לעומת הדיוק המלא $1 - 0.937 = 0.063$ ✓ אמין במצב העומס הזה; מהנפילה, $QX = 0.040$ דוהה את $PR = 0.016$ — הפעיל הוא השולט. קצה השליחה איזון: $P_{s} = 0.8 + |I|^{2}R = 0.8 + 0.954^{2} \times 0.02 = 0.818$ pu ✓ ו$Q_{s} = 0.4 + 0.954^{2} \times 0.10 = 0.491$ pu: הקו עצמו צורך 0.091 של ריאקטיביות.

דוגמה פתורה 2 — פיצוי. התקנת קבלים במוס 2 שמפחיתה את העומס הנטו ל$0.8 + j0.1$ pu ומבצעת איטרציה חוזרת: $V_{2}$ יציב ב $0.970\angle -4.6°$ pu. הנפילה יורדת מ-0.063 ל-0.030 pu — האיבר $QX$ ירד מ-0.040 ל-0.010 והמתח עקב אחריו — בעוד שהזווית נשארת קרובה ל-4.5°, כי הזווית נושאת על ידי $P$, שלא השתנה. ב- לפי יחידה, משפט העיצוב הוא שורה אחת: 0.3 פארק של קבלים במטען מרימה את $V_{2}$ עד כדי מחצית מהעומס שהייתה נדרשת (0.970 pu בכל אחד מהכיוונים), וקבלים זולים משמעותית מקו חשמל נוסף.

טעויות נפוצות. השלמת המרוכב (האיטרציה אז מתפוצצת או מתכנסת לנקודת פעולה שגויה בשקט). היתרונות באמפרה משתלטים יותר ממה שצריך — הם קובעים את ייחוס הזווית ובלועים הפסדים; העומסים האחרים צריכים עדיין להתאזן בתשובה המתכנסת. והאמונה ב $\Delta V \approx (PR + QX)/V$ כשהזווית על פני הקו גדלה: ה הקירוב משתקט את רכיב הרביע $\dfrac{PX - QR}{V}$, טוב כאן ב-4.4°, מוטעה מעבר ל-15°.

סיכום. אמפרה בקצה אחד, עומס בקצה השני, איטרציה $V_{2} = V_{1} - Z\,\mathrm{conj}(S/V_{2})$; ודא עם הקירוב $PR + QX$ סגור את מאזן ההספק. זרימת תגובה היא בעיית המתח; פיצוי הוא החצי הזול של הפתרון. בעיה; הפיצוי הוא החצי הזול של הפתרון.

מילון מונחים אימון
English עברית
slack bus צומת שיווי משקל
reactive compensation פיצוי ריאקטיבי
9.7

מבוא לאלקטרוניכת כוח

עכשיו קטן מהתקע שלו — ולמה יחידה זו מסתיימת בקורס: מכונות אלפים פעמים בשנייה. ממירי סוויץ' הם הסיבה לכך שממיר 30-וואט הוא הרעיון, עם תמונה. ממיר באק הוא מתג, דיודה, סליל ומקביל. בזמן שהמתג פועל, הקלט מזין את הסליל; בזמן שהוא כבוי, הסליל שומר על זרימת הזרם דרך

הרעיון, עם תמונה. ממיר buck הוא סוויץ', דיודה, סליל וקבל. בזמן שהסוויץ' פועל, הקלט מזין את הסליל; בזמן שהוא כבוי, הסליל שומר על זרימת הזרם דרך דיודה. הסליל והקבל מבצעים את הממוצע; המתג רק בוחר. יחס זמן ההפעלה לתקופה, מחזור עבודה $D$. **וולט-שנייה איזון על הסליל — הממוצע של $v_{L}$ לאורך תקופה חייב להיות אפס במצב יציב — נותן, בשורה אחת:

$$(V_{in} - V_{out})\,D T = V_{out}\,(1-D)\,T \quad\Longrightarrow\quad V_{out} = D\,V_{in},$$

וגם הדואל של בוסט נותן $V_{out} = \dfrac{V_{in}}{1-D}$. **הולכה רציפה (CCM) פירושה שזרם הסליל לעולם אינו מגיע לאפס — העולם של הרעשים הקטנים שבו כל הנוסחאות הללו מתקיימות.

Buck converter switch-node voltage at duty 0.417 and inductor current ramping 0.29 A peak to peak around 2 A
זרם הסליל עולה כשהמתג פועל ויורד כשהוא כבוי

ההפקה. בהולכה רציפה, במהלך הפאזה ON של באק, הסליל רואה $V_{in} - V_{out}$ למשך $DT$ שניות; בפאזה OFF $-V_{out}$ למשך $(1-D)T$. קביעת סכום וולט-שנייה לאפס מניבה $V_{out} = D V_{in}$ — ללא תלות ב-L, ב-C וב העומס ב-CCM, שזהו הקסם של הממיר. שינוי הזרם המשולש נובע מ-$v = L\,di/dt$ בכל אחד מהפאזים:

$$\Delta I_{L} = \frac{V_{out}(1-D)}{L f}, \qquad \Delta V_{out} = \frac{\Delta I_{L}}{8 C f},$$

זוג הרעש שכל טבלת המפרטים מציינת.

דוגמה מפורשת 1 — באק מ-12 V ל-5 V. 12 וולט כניסה, 5 וולט ביציאה ב-2 אמפר, switching at 100 kHz with $L = 100\ \mu$H. Duty $D = \dfrac{5}{12} = 0.417$. זרם רעש $\Delta I_{L} = \dfrac{5 \times 0.583}{100\mu \times 100k} = 0.29$ אמפר — 15% מעומס העומס, נקודת עיצוב סטנדרטית. CCM מתקיים כי $\Delta I_{L}/2 = 0.15$ A נמוך מאוד מ2 A. עם $C = 220\ \mu$F, הפלט ביציאה הוא $\Delta V_{out} = \dfrac{0.29}{8 \times 220\mu \times 100k} = 1.7$ מיליוולט: יציאת הממיר נקייה יותר מהספק שהיא פועלת ממנו.

דוגמה פתורה 2 — העלאת מתח מ12 V ל24 V. המעגל העולה משתמש באותם רכיבים שנערכו מחדש: מתג בסדרן, דיודה לפלט. עבור 24 V ב 1.5 A ממקור 12 V, ערך $D = 1 - \dfrac{12}{24} = 0.5$. הספק שמר (אידיאלי): $P_{in} = 36$ W, ולכן זרם הכניסה הוא 3 A — ולא 1.5 A; הזרם מתחלף נגד המתח, העוצמה אינה מתחלפת. תנודות $\Delta I_{L} = \dfrac{V_{in} D}{L f} = \dfrac{12 \times 0.5}{100\mu \times 100k} = 0.6$ A, CCM בנוחות מול 3 A. קבל הפלט חושף את הזרם המנוקב של הדיודה זרם זה — פולסים בלבד במהלך $(1-D)$ מכל מחזור — ולכן ממירי העלאה מגבירים זקוקים לקבלי פלט גדולים יותר ובעלי ESR נמוכה יותר מממירים הופכים באותה עוצמה: גודל החלק נקבע על ידי RMS התנודות, לא הערך

המוצע. זרם $\Delta I_{L}/2$ הממיר יורד לתנאי סחיפה מקוטעת וערך $V_{out}$ עולה מעל $D V_{in}$. בהתעלמות מהנפילת המתח בדיודה בפלטים מתח נמוכים — כגון 0.4 V ברשת 5 V שזהו 8%, והסיבה לכך שתיקון סינכרוני היפוך** (MOSFET במקום דיודה) הוא שגרתי מתחת לכ- 12 וולט. והשוואת זרם הכניסה ליציאה מכיוון שהטופולוגיה נראית סימטרית — רק עוצמה שמורה.

סיכום. איזון וולט-שניות: $V_{out} = D V_{in}$ (buck) או $V_{out} = V_{in}/(1-D)$ (בוסט) ב-CCM; גלים נשארים $\Delta I_{L} = \dfrac{V_{out}(1-D)}{Lf}$ ו-$\Delta V_{out} = \dfrac{\Delta I_{L}}{8Cf}$. המתג קובע את היחס; הרכיבים הפסיביים קובעים את האיכות; ההפסדים נמצאים ב המתג ובדיודה.

מילון מונחים אימון
English עברית
buck הנמכה
boost הגבהה
duty cycle יחס הולכה
continuous conduction הולכה רציפה
volt-second balance איזון וולט-שנייה
synchronous rectification יישור סינכרוני

שיעורים אינטראקטיביים בנושא זה

לעבור על הדברים צעד אחר צעד, עם תרגילים לבדיקה מיידית.

נושאים נוספים בהנדסת חשמל באוניברסיטה

היכנס או צור חשבון

IGCSE, A-Level & AP