דלג לתוכן

מערכות בקרה

הנדסת חשמל באוניברסיטה · נושא 10

10.1

מה הקורס הזה הוא, וכיצד להשתמש בו

זהו הקורס העשירי בהנדסת חשמל באוניברסיטה: מערכות בקרה. EE06 סיפקה לך את פונקציית המערכת. קורס זה משלים את משוב עליו ועונה לשאלת ההנדסאי: איך לעשות שהפלט יעקוב אחר הקלט מהר, מדויק ובלי תנודות?

  • יחידות 10.1 ו10.2 בונות מודלים של הצמתי (הדבר הנשלט) ומצמצמים אותם לפונקציית העברה אחת. פונקציית העברה אחת.
  • יחידות 10.3 עד 10.5 חוזות ומעצבות תגובה בזמן: דרישות, יציבות, מיקום שורשים.
  • יחידות 10.6 ו10.7 עובדות בתחום התדר: מרווחים, ניקוויסט, PID ומפיצות. מפצות.
  • יחידה 10.8 פותחת את החלל המצבי: מודלים למצבים מרובים, ושיטת עיצוב בנויה על אלגברה ליניארית.

הרגל אחת חוצה את כל הקורס. כל עיצוב נבדק בשני התחומים. מרווח פאזי חוזה רכיכות. מיקום קוטב חוזה תחומים. שולי פאזה נבואה לרענון. מיקום קוטב נבואה ל חריגה. כל טענה ליציבות אלגברית מאומתת על ידי שיטה שנייה: ראות נגד מיקום השורשים, נייקוויסט נגד ראות. כאשר שתי דרכים מובילות ל אותו מספר, ניתן לסמוך על המספר.

10.1

דגמי מערכות דינמיות

למה זה חשוב. רכב עם בקרת שיווק מהירות שומר 100 ק"מ/שעה במדרון. מדפסת 3D מניחה טיפת פלסטיק בתוך 0.05 מ"מ. שתיהם מתחילים באותו אופן: כותבים מה המערכת הפיזית עושה, כמשוואה שניתן לחשב איתה.

הרעיון. כמעט בכל תחום פיזי נשמר, זורם ונאבד אנרגיה ב תבנית זהה. מיכל חם אוגר חום, מקבל חום ממחמם, ומאבד חום לחדר. קבל אורך מטען, מקבל אותו ממקור, ומדליף את הטען דרך נגד. כתובה כמשתנה מצב אחד $x$, כל אחת מהם אומרת

$$\text{(how fast } x \text{ changes)} \;=\; \text{(drive in)} \;-\; \text{(leakage out)}.$$

דגם דרגה ראשונה הוא בצורה $\tau\, \dfrac{dx}{dt} + x = K\,u(t)$. האות היווני $\tau$ (טאו) הוא קבוע הזמן, שנמדד ב שניות: הוא אומר כמה זמן האחסון לוקח להגיב. הסמל $K$ הוא ה הגברת DC: הערך הסופי של $x$ לכל יחידת קלט יציב $u$. עם קלט מדרגה בגודל $U$, הפתרון הוא $x(t) = KU\,(1 - e^{-t/\tau})$, שמגיע ל-63.2% מהערך הסופי בזמן של קבוע זמן אחד.

ליניארציה. מערכות אמיתיות אינן ישרות. נדנד עוקב אחר $\ddot\theta = -(g/l)\sin\theta$, שאין לו הגברה יחידה. הפתרון הוא לבחור נקודת פעולה (המצב שבו עובדים) ולהחליף את העקומה על ידי הנגזרת שלה שם. בסמוך למצב רכינה, $\sin\theta \approx \theta$, ולכן ה מתנד מתנהג כקפיץ עם תדר טבעי $\omega_n = \sqrt{g/l}$. עבור נדנדה באורך $l = 0.9$ מ', קחו $g = 9.81$ m/s² ומקבלים $\omega_n = \sqrt{9.81/0.9} = 3.30$ rad/s, כ-0.53 Hz: תנודת סנדבוקית איטית. אותה עיקרון חל על מיכל הנשפט ב$q = 2\sqrt{h}$ סמוך ל³ מ', והיחס $h$/$\dfrac{dq}{dh} = 1/\sqrt{h}$ סמוך ל0.5 מ'. המודל הליניארי אמין רק סמוך קרוב ל-$h = 4$ m, וערך 1/3 קרוב ל-$h = 9$ m. המודל הליניארי אמין רק בקרבת המנוע DC בשליטת הארמטורה: שתי חוקים פיזיקליים, מערכת משוב פנימית אחת

מנוע DC כשני חוקי פיזיקה המאוחדים בתרשים בלוקים סגור *מנוע DC מבוקר זרע: שתי חוקים פיזיקליים, מעגל משוב פנימי אחד

דוגמה פתורה 1: מעגל RC. לקחת $R = 2$ kΩ ו-$C = 100$ µF. ההתנגדות נושאת את הזרם $\dfrac{v_{in} - v}{R}$ והקבל משולב, ולכן

$$C\,\frac{dv}{dt} = \frac{v_{in} - v}{R}, \qquad\text{which rearranges to}\qquad RC\,\frac{dv}{dt} + v = v_{in}.$$

This is the first-order model with $\tau = RC = 2000 \times 100\times10^{-6} = 0.2$ s and $K = 1$. Step the input from 0 to 5 V and the capacitor reaches $5(1 - e^{-1}) = 3.16$ או ערך גדול יותר של 63.2 אומר מערכת איטית יותר, והמכפלה 0.2 יש לה יחידות של $R$ או ערך גדול יותר של $C$ מצביעים על מעגל איטי יותר, ומכפלת $RC$ היא בעלת יחידות של שניות, ולכן המודל הוא תואם.

דוגמא פתורה 2: מנוע DC בשליטת חרמה. מודל זה כולל חיכוך של $J = 0.01$ N·m·s, קבוע מנוע של ² (ב-N·m/A, מספרית זה) חיכוך $B = 0.1$ ניוטון-מטר-שנייה, קבוע מנוע $K = 0.5$ (ביחידות ניוטון-מטר/אמפר, מספרית ה כמו V·s/rad), והתנגדות המיט $R = 1$ Ω. ההולכות החשמלית קטנה, לכן אנו מתעלמים ממנה. שני חוקים פיזיקליים מקשרים בין הצדדים החשמלי והמכני:

  • חוק מומנט: זרם יוצר מומנט, $T = K\,i$, כאשר $T$ בניוטון-מטר ו$i$ באמפר.
  • חוק ניוטון לגלגלת: $J\,\dot\omega = T - B\,\omega$, כאשר $\omega$ היא מהירות הציר ב-rad/s.

הקישור עובד בשני הכיוונים. המיט מסתובב גם כן מייצר מתח חוזר (back-EMF) מתח $K\omega$, כך שחוק המתח של קירשוף (KVL) נותן $V = R\,i + K\omega$. בתחום ה-s, עם תנאי התחלה אפס, שני החוקים הופכים ל

$$(Js + B)\,\Omega(s) = K\,I(s), \qquad I(s) = \frac{V(s) - K\,\Omega(s)}{R}.$$

הצבת המשוואה השנייה בתוך הראשונה ואיסוף איברי $\Omega$:

$$\bigl[(Js + B)R + K^{2}\bigr]\,\Omega(s) = K\,V(s), \qquad\text{so}\qquad \frac{\Omega(s)}{V(s)} = \frac{K}{(Js+B)R + K^{2}}.$$

הצבת המספרים. המכנה הוא $0.01s + (0.1)(1) + 0.5^{2} = 0.01s + 0.35$, ולכן

$$\frac{\Omega(s)}{V(s)} = \frac{0.5}{0.01s + 0.35} = \frac{50}{s + 35}.$$

למודל יש קוטב אחד ב-$s = -35$ rad/s. זמן הקבוע הוא $1/35 = 28.6$ ms: מהיר. העיבוי DC הוא $50/35 = 1.43$ rad/s של מהירות סופית לכל וולט. בדיקת תקפות ב-DC: כאשר הכל קבוע משוואות המנוע הן אלגברה טהורה, ובאמת $\dfrac{K}{BR + K^{2}} = \dfrac{0.5}{0.35} = 1.43$. המעבר הזמני כולו נובע משלושה קבועים פיזיקליים, ומתח החוזר מופיע בתרשים כמעגל משוב שהמנוע בונה בחינם. שתי המשתנים כאן, $i$ ו$\omega$, הם בדיוק משתני המצב שמודל 10.8 פורמליזציה.

טעויות נפוצות.

  • מחיקת איבר מתח החוזר $K\omega$ מ-KVL. התוצאה נראית פשוטה יותר ו זה שגוי לחלוטין: $\dfrac{K}{(Js+B)R} = \dfrac{50}{s+10}$ חוזה 5 רדיאן לשנייה לפי וולט במקום 1.43 וזמן קבוע של 100 מילי-שניות במקום 28.6 מילי-שניות. ה משוב המובנה של EMF הפוך הוא מה שהופך את המנוע האמיתי לאיטי.
  • שימוש בליניאריזציה הרחוקה מנקודת הפעולה שלה. השיפוע של המיכל הוא 0.5 ב-$h = 4$ מטר וב-0.33 ב-$h = 9$ מטר; אי אפשר להשתמש באותו שיפוע לשניהם.
  • סטיית יחידות: $J$ ב-kg·m², $B$ ב-N·m·s, $\omega$ ב-rad/s. ודאו שהקבוע של המנוע יש לו את אותו ערך בשתי החוקים.

סיכום. אחסון, זרימה ופיזור נותנים $\tau\dot x + x = Ku$. בחרו את נקודת הפעולה, קחו את השיפוע, והעולם הופך לליניארי בסביבתה. מודל המנוע $50/(s+35)$ הוא הדוגמה המובילה שלנו מכאן ואילך.

מילון מונחים אימון
English עברית
control systems מערכות בקרה
feedback/ˈfiːdbæk/ משוב
plant/plænt/ צמח
transfer function פונקציית העברה
state variable משתנה מצב
time constant/taɪm ˈkɒnstənt/ קבוע זמן
back-EMF כוח חשמלי נגדי (back-EMF)
linearization/ˌlɪnɪəraɪˈzeɪʃn/ ליניאריזציה
operating point נקודת פעולה
natural frequency/ˈnætʃərəl ˈfriːkwənsi/ תדר טבעי
block diagram תרשים בלוקים
characteristic equation/ˌkærɪktəˈrɪstɪk ɪˈkweɪʒn/ משוואה אופיינית
damping ratio יחס רענון
step response/step rɪˈspɒns/ תגובה למדרגה
overshoot/ˌəʊvəˈʃuːt/ עלייה יתר
peak time זמן שיא
settling time זמן התכנסות
rise time זמן עלייה
steady-state error שגיאת מצב עמיד
system type סוג מערכת
velocity error constant קבוע שגיאת מהירות
Routh array טבלת ראות'
auxiliary equation/ɔːkˈsɪlɪəri ɪˈkweɪʒn/ משוואה עוזרת
marginal stability יציבות גבולית
10.2

פונקציות העברה ותרשימי בלוקים

למה זה חשוב. תרשים בלוקים הוא האופן שבו מהנדסים מדברים על מערכות: זו פוסטר של מערכת בקרת מהירות קבועה לרכב, ולא עמוד משוואות.

הרעיון. פונקציית ההעברה $G(s)$ היא היחס בין הפלט לקלט בתחום s, עם תנאי התחלה אפס. כאשר בלוקים מחוברים, אלגוריתמיקה מחליפה אלגברה: מחובר, חישוביות מחליפה אלגברה:

  • מקבילי (שני הבלוקים מזינים את אותו סכום): חיבור, $G = G_1 G_2$.
  • משוב: חלוקה במעגל, $G = G_1 + G_2$.
  • משוב: חלוקה על ידי הלולאה, $T = \dfrac{G}{1 + GH}$.

נוסחת המשוב ראויה לגזירה של שורה אחת. השגיאה היא $e = r - H\,y$ והפלט הוא $y = G\,e$. משלב אותם: $y = G(r - Hy)$, מעביר את המונח $GH\,y$ לצד השני, ו$y(1 + GH) = Gr$. המשוואה

$$1 + GH = 0$$

היא המשוואה האופיינית. השורשים שלה הם סגירות הלולאה קוטבים, ולכן הוא מכיל את כל סיפור היציבות. צמצם לולאות פנימיות תחילה, ו שמור על המכנה גלוי בכל שלב.

צמצום דיאגרמת בלוקים של לולאה מקוננת בשלושה שלבים
צמצם את הלולאה הפנימית תחילה, כפול את הסדרה, סגור את הלולאה החיצונית לבסוף

דוגמה מופתרת 1: לולאה אחת, קריאה כמו מערכת מסדר שני. הוסף $G_1 = \dfrac{1}{s+1}$ ו-$G_2 = \dfrac{1}{s+2}$ בסדרה עם ריבוי $K = 6$, תחת משוב יחידתי ($H = 1$):

$$T(s) = \frac{6}{(s+1)(s+2) + 6} = \frac{6}{s^{2} + 3s + 8}.$$

עכשיו קרא את פרמטרים המערכת מסדר שני על ידי התאמה נגד $s^{2} + 2\zeta\omega_n s + \omega_n^{2}$. כאן $\omega_n = \sqrt{8} = 2.83$ רדיאן/שנייה ו היחס ריסוך $\zeta = \dfrac{3}{2 \times 2.83} = 0.530$. זה נמצא בתוך אזור העיצוב הסטנדרטי $0.4 \le \zeta \le 0.7$, והיחידה 10.3 הופכת אותו לעלייה יתר של כ-14%.

דוגמה מופתרת 2: לולאות מצטוות. לולאה פנימית $\dfrac{2}{s}$ עם ריבוי משוב 0.5 נמצאת בסדרה עם $\dfrac{1}{s+1}$, כולה בתוך לולאת חוץ בעלת משוב יחידתי. שלב 1, הצטמצם את הלולאה הפנימית:

$$\frac{2/s}{1 + (2/s)(0.5)} = \frac{2}{s + 1}.$$

שלב 2, כפול בלוקי הסדרה:

$$G = \frac{2}{s+1}\cdot\frac{1}{s+1} = \frac{2}{(s+1)^{2}}.$$

שלב 3, סגור את לולאת החוץ היחידתית:

$$T(s) = \frac{2}{(s+1)^{2} + 2} = \frac{2}{s^{2} + 2s + 3}.$$

קרא את התוצאה: $\omega_n = \sqrt{3} = 1.73$ רדיאן/שנייה ו$\zeta = \dfrac{2}{2\times 1.73} = 0.577$. דיאגרמה מבולגנת הפכה לשני מספרים. עבור דיאגרמות מבולגנות באמת, כלל הרווח של Mason עושה את כל זה בנוסחה אחת: סכם את ריבויי המסלולים הקדמיים, וחסר את מכפלות הלולאות שאינן נוגעות זו בזו. פנו אליו כאשר אלגברת בלוקים מבולגנת באמת, ולא לפני כן; בדיאגרמות פשוטות השלושה כללים למעלה מהירים יותר. הגשמי מסלול, חסרו את מכפלות הלולאות שאינן נוגעות. השתדלו להשיג זאת כאשר אלגברת בלוקים מתעבת באמת, לא לפני; בתרשים פשוטים ה שלושת הכללים לעיל מהירים יותר.

טעויות נפוצות.

  • סגירת לולאה כ$\dfrac{G}{1+G}$ כאשר $H \ne 1$. מסלול החזרה מכיל $GH$, ולא $G$.
  • איבוד סימן מינוס בקיבלת שגיאה במעגל המשוב. השגיאה היא $r - Hy$. אם תוסיפו במקום זאת, המשוואה האופיינית הופכת ל$1 - GH = 0$ וכל טענה ליציבות מתהפכת.
  • הפחתת הלולאה החיצונה קודם. זה עדיין עובד, אך האלגברה מתפוצצת; התחלת מהלך פנימי היא המשמעת.

סיכום. סדרה מכפילה, מקביל מוסיף, משוב מחלק ב-$1 + GH$, ומכנה התוצאה הוא המשוואה האופיינית. לולאות פנימיות קודם.

10.3

תגובה בתחום הזמן

למה זה חשוב. כאשר יצרן רחפן מבטיח "התייצבות תוך חצי שנייה, חריגה פחות מ-10%", אלו מספרים מתחום הזמן. יחידה זו היא המילון שממיר מיקום קוטבים למספרים אלו.

הרעיון. הדגם הסטנדרטי של מערכת דרגה שנייה כולל את השפה:

$$G(s) = \frac{\omega_n^{2}}{s^{2} + 2\zeta\omega_n s + \omega_n^{2}}.$$

הקוטבים שלו נמצאים ב$s = -\zeta\omega_n \pm j\,\omega_n\sqrt{1-\zeta^{2}}$. קראו את התמונה: המרחק ממקור הקואורדינטות הוא $\omega_n$ (כמה מהר), חלק דמיוני צומח, וחלק הממשי $-\zeta\omega_n$ דועך. ההדמיפה הבידוד הוא הקוסינוס של זווית הקוטב, כך שקרן יוצאת ממקור הקואורדינטות בזווית $\arccos\zeta$ היא קו של ביודוד קבוע: תמונה אחת, מספר אחד.

תגובות שלב דור שני עבור מספר יחסים ריכווך, עם דוגמה פותרת מסומנת
יחס רעידה אחד, צורה אחת: כל המשפחה ב-$\omega_n = 4$ רד/שנ

תגובת מדרגה היא התוצאה כאשר הקלט עובר ממטאפזות 0 ל-1. עם קלט מדרגה יחיד, התוצאות הסטנדרטיות הן

$$M_p = e^{-\pi\zeta/\sqrt{1-\zeta^{2}}}, \qquad t_p = \frac{\pi}{\omega_n\sqrt{1-\zeta^{2}}}, \qquad t_s \approx \frac{4}{\zeta\omega_n} \quad(2\%\ \text{band}).$$

כאן $M_p$ הוא העלפה (שיא מעל הערך הסופי, כשבר) מספר), $t_p$ זמן השיא, ו-$t_s$ זמן ההתייצבות . נוסחת ההעלפה אינה קסם: תגובת המדרגה היא

$$y(t) = 1 - \frac{e^{-\zeta\omega_n t}}{\sqrt{1-\zeta^{2}}} \sin\!\bigl(\omega_d t + \phi\bigr), \qquad \omega_d = \omega_n\sqrt{1-\zeta^{2}},\; \phi = \arccos\zeta,$$

והשיא הראשון מגיע שבו הנגזרת אפס, מה שמוביל ל- $\omega_d t_p = \pi$; הצבת זאת בחזרה לתוך האריזה נותנת $M_p$.

שגיאת מצב יציב דורשת רעיון נוסף. ספרו את האינטגרטורים ב- המעגל הפתוח: מספר זה הוא סוג המערכת. למערכת מסוג-1 (אחד אינטגרטור) יש שגיאת מצב יציב אפס לקלט מדרגה, וקבוע השגיאה של מהירות $K_v = \lim_{s\to0}\, sG(s)$ נותן את שגיאת המדרון $\dfrac{1}{K_v}$. קראו את הקבועים מהמעגל לפני חישוב כל תגובה זמנית.

דוגמה פתרונית 1: זוג מספרים אחד, ארבעה מאפיינים. קחו $\omega_n = 4$ רד/שנ ו-$\zeta = 0.5$. אזי $\omega_d = 3.46$ רד/שנ וה- קוטבים הם $-2 \pm j3.46$. בדיקת עקביות: המרחק מהמוצא הוא $\sqrt{2^{2} + 3.46^{2}} = 4 = \omega_n$, כפי שחייב להיות. המאפיינים:

$$M_p = e^{-\pi(0.5)/0.866} = e^{-1.814} = 0.163 \quad(16.3\%), \qquad t_p = \frac{\pi}{3.46} = 0.907\ \text{s},$$
$$t_s \approx \frac{4}{0.5 \times 4} = 2.0\ \text{s} \;(2\%\ \text{band}), \qquad t_s \approx \frac{3}{2} = 1.5\ \text{s} \;(5\%\ \text{band}).$$

ה-10 עד ל-90% זמן עלייה מחושב מספרית מהצעדה התגובה כ-0.41 שניות. בדיקת תחושה במגוון התחומים: $\zeta = 0.5$ אמור להתקבל עם מרווח פאזה קרוב ל-50 מעלות, וכלל העבודה של יחידה 10.6 $\zeta \approx PM/100$ סוגר לולאה זו.

דוגמה מופתרת 2: בחירת הגברה כדי לענות על ספק תפיסה. הצמח הוא $G = \dfrac{K}{s(s+2)}$ במשוב איחוד. הלולאה הסגורה היא $\dfrac{K}{s^{2} + 2s + K}$, ולכן התאמת הדגם נותנת $2\zeta\omega_n = 2$ ו-$\omega_n = \sqrt{K}$, ומכאן $\zeta = 1/\sqrt{K}$. דורשים $\zeta = 0.45$:

$$K = \frac{1}{0.45^{2}} = 4.94, \qquad \omega_n = 2.22\ \text{rad/s}.$$

לנבא את התגובה: $M_p = e^{-\pi(0.45)/0.893} = 0.205$, ולכן 20.5%; שיא זמן $t_p = \dfrac{\pi}{2.22 \times 0.893} = 1.58$ שניות; התיישבות $t_s \approx \dfrac{4}{0.45\times2.22} = 4.0$ שניות. כעת קבועי השגיאה, קוראים מה הלולפה הפתוחה: $K_v = \dfrac{4.94}{2} = 2.47$, ולכן מדרגת יחידה משאירה שגיאת שגיאת $\dfrac{1}{K_v} = 0.405$, בעוד שהשגיאה בצעדה היא בדיוק אפס כי הצמחייה הוא מסוג 1. בדיקה במחשב: הצעדה בסגירת לולאה הדומיינת מתייצבת ל-1.000 והשיא הראשון שלה הוא 1.205.

טעויות נפוצות.

  • ערבוב $\omega_n$ עם $\omega_d$. זמן השיא משתמש בתדר המודף; המרחק ממקור המשתמש ב-$\omega_n$.
  • ציטוט $t_s$ ללא הפסגה שלו. הערכות ה-2% וה-5% שונות בגורם של $\tfrac{4}{3}$.
  • יישום נוסחות דור שני למערכת עם אפסים או מקטבים נוספים מבלי לוודא שהזוג המקטבי האמיתי הוא הדומיננטי.

סיכום. קוטבים בתוך, מפרטים מחוץ: $M_p$, $t_p$, $t_s$, וגבול השגיאה השגיאה. קרן תפיסה במישור המקטבים היא קו תפיסה קבוע.

10.4

יציבות רוז

למה זה חשוב. יציבות היא התכונה היחידה שצריך לקיים לפני כל נושאים עיצוביים אחרים. לולאה המעגלית שמתרווה לעצמה אינה מכוונת לקווי רע; היא פגועה.

הרעיון. הלולאה הסגורה יציבה בדיוק כאשר לכל שורש של הפולינום האופייני יש חלק ממשי שלילי. טבלת רות' סופרת שורשים אלו ללא פתרון כלשהו. כתוב את המקדמים בשתי שורות, ואז מלא כלפי מטה. כל כניסה חדשה היא מכפלה וחילוק צולבים של שתי השורות שמעליה, ומספר שינוי הסימנים בעמודה הראשונה שווה למספר השורשים במחצית הימנית (RHP). עמודה ראשונה ללא שינוי סימנים מעידה על חוסר קיום שורשים ב-RHP: יציבות.

דוגמה מפורשת 1: ספירת שורשי RHP. בדיקה עבור $s^{4} + 2s^{3} + 3s^{2} + 4s + 5$.

שורה עמודה ראשונה עמודה שנייה עמודה שלישית
$s^{4}$ 1 3 5
$s^{3}$ 2 4 0
$s^{2}$ $\tfrac{2\cdot3 - 1\cdot4}{2} = 1$ $\tfrac{2\cdot5 - 1\cdot0}{2} = 5$
$s^{1}$ $\tfrac{1\cdot4 - 2\cdot5}{1} = -6$ 0
$s^{0}$ 5

העמודה הראשונה מציגה $1,\, 2,\, 1,\, -6,\, 5$: שני שינוי סימנים (מ-$+1$ ל- $-6$, ולאחר מכן מ-$-6$ ל-$+5$), ולכן שני שורשי RHP. בדיקה באמצעות השורשים המדויקים, שהם $-1.29 \pm j0.86$ ו-$+0.29 \pm j1.42$: אכן שניים במחצית הימנית ומהטבלה נבנתה מסקנה זו ללא פתרון המשוואה הרביעית.

דוגמה מפורשת 2: מציאת טווח העוצמה. עבור איזה $K$ $s^{3} + 5s^{2} + 6s + K$ יציב? בנה את הטבלה:

$$s^{3}:\ 1,\ 6; \qquad s^{2}:\ 5,\ K; \qquad s^{1}:\ \frac{5\cdot6 - K}{5} = \frac{30-K}{5}; \qquad s^{0}:\ K.$$

יציבות דורשת $\dfrac{30-K}{5} > 0$ ו-$K > 0$, ולכן $0 < K < 30$. ברגע המדויק ב-$K = 30$ שורת ה-$s^{1}$ מתאפסת. זה אינו שגיאה: שורה אפס מלאה מעידה על שורשים סימטריים, הנמצאים מה-משוואה משלימה שבונה מהשורה שמעליה, $5s^{2} + 30 = 0$, ולכן $s = \pm j2.45$. המערכת יושב על הגבול: יציבות שולית, תנודת מתמשכת על 2.45 רד/שנייה שאינו גדל ואינו דועך. שתי היחידות הבאות מגיעות לגבול זה בדרכים אחרות. על ידי שני שבילים אחרים.

אזור יציבות ראות' של המשפחה s³ + a s² + 8 s + K במישור הפרמטרים
מבחן רוז' משרטט את מרחב העיצוב היציב לפני פתרון כל שורש

תמונה עיצובית. עבור המשפחה $s^{3} + as^{2} + 8s + K$, אותו מכפלה צולבת נותן את הכניסה $s^{1}$ $\dfrac{8a - K}{a}$, ולכן היציבות היא exactly $0 < K < 8a$: a straight boundary in the $(a, K)$ plane. The running הצמח של קורס זה, $s(s+2)(s+4)$, כולל $a = 6$ וגבול $K = 48$: כל יחידה מאוחרת נפגשת באותו נקודה.

טעויות נפוצות.

  • הזנת המערכת פולינום חסר. המקדמים חייבים לכסות כל חזקה מ-$s^n$ ומטה; חזקה חסרה מקבלת מקדם 0.
  • חלוקת שורה במספר שלילי לפישוט. השכפלה מחדש בערך חיובי היא חופשית; השכפלה מחדש בשלילי הופכת את הסימנים עצמם שמספרים עליהם. המספר הוא חופשי; הסקה שלילית הופכת את הסימנים שאתה סופר.
  • טיפול באפס יחיד בעמודה הראשונה ככישלון. החליף אותו ב- מספר חיובי קטן $\varepsilon$ והמשך; שורה אפס מלאה דורשת משוואה עזרית.
  • כינוי מקרה $K = 30$ כ"יציב". קטבים על הציר מעידים על יציבות שולית, לא יציבות: התנודה לעולם אינה דועכת. יציבה: התנודה לעולם אינה נעלמת.

סיכום. בנה את המערך, ספור שינויי סימן בעמודה הראשונה, והספירה של שורשים ברביע הימני העליון (RHP) תצא לדרך ללא מציאת שורשים. טווחי פרמטר נקראים מהשורה. הספירה של השורשים מתבצעת ללא מציאת שורשים. תחומי פרמטרים נקראים משורה אחת.

10.5

מיקום שורשים

למה זה חשוב. הרווח הוא ידית השליטה בכל מגבר, בכל בקר, בכל סדנת כינון. מיקום השורשים מסביר לאן עוברים הקוטבים במערכת סגורה כשמשנים את הרווח, לפני שבונים כל דבר.

הרעיון. מיקום השורשים הוא קבוצת הנקודות $s$ שבהן מתקיים תנאי הזווית עבור לולאת המשוב $L(s) = K\,\dfrac{\prod(s-z_i)}{\prod (s-p_i)}$:

$$\sum_{i}\angle(s - z_i) \;-\; \sum_{i}\angle(s - p_i) \;=\; 180°\cdot(2k+1).$$

כל ענף מתחיל בקוטב של מערכת פתוחה (עם $K = 0$) ומסתיים בנקודה אפס או ב אינסוף. כל חוקי השרטוט הסטנדרטיות נובעות מתנאי אחד זה:

  • מקטעים בציר הממשי: מקטע מכיל את מיקום השורשים כאשר מספר אי-זוגי של קוטבים ואפסים נמצאים מימינו.
  • זוויות אסימפטורה $\dfrac{180°(2k+1)}{n-m}$, שמרכזן צנטרואיד הקוטבים פחות האפסים.
  • נקודת התנתקות, שבה הענפים עוזבים את הציר הממשי, פותרת $\dfrac{d}{ds}\Bigl[\dfrac{\prod(s-p_i)}{\prod(s-z_i)}\Bigr] = 0$, ורק הפתרונות על מיקום השורשים הם רלוונטיים.
  • חציית ציר ה-$j\omega$: הכנס $s = j\omega$ לתוך $1 + KL_0 = 0$ ו- פתרון לחלקים הממשי והמרוכב.

דוגמה פתורה 1: שרטוט מצע גינה. לקחת $L = \dfrac{K}{s(s+2)(s+4)}$. שלושה קוטבים עם $0, -2, -4$ וללא אפסים, כך ש-$n - m = 3$ והאסימפטורות עוזבות את הצנטרואיד $\dfrac{(0) + (-2) + (-4)}{3} = -2$ ב-$\pm 60°$ ו-$180°$. מיקום השורשים בציר הממשי הוא המקטע $[-2, 0]$ וחצי-הקו $(-\infty, -4]$. נקודת ההתנתקות פותרת

$$\frac{d}{ds}\bigl(s^{3} + 6s^{2} + 8s\bigr) = 3s^{2} + 12s + 8 = 0,$$

הענקת $s = -0.845$ (במיקום: שמור אותו) ו$s = -3.155$ (בין $-4$ ו$-2$, מחוץ למיקום: דחה אותו). בנקודת הניתוק הערך הוא $K = |s(s+2)(s+4)| = 0.845 \times 1.155 \times 3.155 = 3.08$. המפגש $j\omega$ עם ציר הimaginary: עם $s = j\omega$, החלק הממשי נותן $K = 6\omega^{2}$ והחלק המאומץ נותן $\omega^{2} = 8$, לכן $\omega = 2.83$ רד/שנייה ו$K = 48$. אותו 48 שגבול רוט הציב.

מיקום השורשים של K/[s(s+2)(s+4)] עם נקודת העיצוב ζ = 0.5 מסומנת
קוטבים יוצאים, פוגעים ב-0.845-, מתכופפים לכיוון האסימפטוטות, ועוברים לאי-יציבות ב-K = 48

דוגמה פתורה 2: עיצוב עבור ספק של ריכוך במיקום. דורשים $\zeta = 0.5$. הקוטבים חייבים להישאר על הקרן ב$\arccos 0.5 = 60°$ מהנקודה ציר הממשי השלילי, כלומר על $s = -\sigma + j\,\sqrt{3}\,\sigma$ עבור כלשהו $\sigma > 0$. חפש לאורך הקרן את הנקודה המקיימת את תנאי הזווית. על $\sigma = 0.667$ שלוש זוויות הקוטבים הן $120° + 40.9° + 19.1° = 180°$ בדיוק, ולכן נקודת העיצוב היא

$$s^{*} = -0.667 + j\,1.155 .$$

הערך נובע מתנאי הגודל:

$$K = |s^{*}|\cdot|s^{*}+2|\cdot|s^{*}+4| = 1.334 \times 1.764 \times 3.527 = 8.30 .$$

בדוק את הגיאומטריה: $|s^{*}| = \sqrt{0.667^{2} + 1.155^{2}} = 1.334$ ו $\dfrac{0.667}{1.334} = 0.500$, בדיוק הריכוך המבוקש. בדוק את מרחב היציבות: $K = 8.30$ נמצא רחוק מתחת לגבול 48, לכן ריכוך, לא יציבות, מה שהקרן $\zeta$ מספקת. הקוטב השלישי בערך זה נמצא ב $-4.67$, הרבה משמאל לזוג, וזהו הסיבה שהזוג שולט ו התחזיות לסדר שני תקפות.

טעויות נפוצות.

  • שמירה על שורש ניתוק שאינו במיקום. המשוואה הריבועית נותנת שתי תשובות; רק נקודות על מיקום ציר הממשי הן פיזיקליות.
  • קריאת ריכווך כמרחק מהראשית. $\zeta$ הוא הקוסינוס של זווית הקוטב: מעגלים הם $\omega_n$ קבוע, קרניים הן $\zeta$ קבוע.
  • הנחתה שחציית האסימפטוטה היא חציית ה$j\omega$. חשב את החצייה מ$1 + KL_0 = 0$; האסימפטוטה היא רק עזר לעריכה גרפית.

סיכום. תנאי הזווית פנימה, ערך גרפי: קטעים, נקודת מרכז, אסימפטוטות, נקודת פרידה, חצייה. עיצוב מתבצע על ידי הליכה לאורך המקום הגיאומטרי עד לקרן ריכווך ו קריאת העוצמה.

מילון מונחים אימון
English עברית
root locus מיקום שורשים
asymptote/ˈæsɪmptəʊt/ אסימפטוטה
breakaway point נקודת ניתוק
phase margin מרווח פאזי
10.6

ניתוח בודה וניקוויסט

למה זה חשוב. בתעשייה לעיתים קרובות אינה ידועה מיקום מדויק של הקוטבים; אתה מדד תגובת תדר. שולי הביטחון הם סטיות ההנדסה המוגדרות בשפה זו: כמה קרוב לבלתי יציבות נמצא לולאה זו, בדציבלים ו מעלות? מעלות?

הרעיון. גרף בוד מצייר את העוצמת הלולאה $L(j\omega)$ כגודל (ביחידות dB, נגד לוגריתם התדר) ובפאזה (במעלות). כל קוטב תורם שיפוע של $-20$ dB/דקדה ועד $-90°$ בפאזה; כל שורש תורם את הניגוד. שני מספרים הנקראים מגרף נושאים את מידע היציבות:

  • הגבול הפאזלי PM: בתדר חציית העוצמה (כאשר $|L| = 1$), כמה מעלות הפאזה נמצאת מעל $-180°$.
  • הגבול העוצמתי GM: בתדר חציית הפאזה (כאשר $\angle L = -180°$), הגורם שבו $|L|$ נמוך מ-1.

הכלל הפועל המקשר בין התחומים הוא $\zeta \approx PM/100$: נקודת מרווח 50° מתנהג כמו $\zeta \approx 0.5$, עקיפה ליד 16%. המ קריטריון נייקוויסט הופך את ספירת היציבות למדויקת. צייר $L(j\omega)$ עבור $\omega$ מ-$-\infty$ עד $+\infty$, ספור בכוון השעון עיגולים $N$ סביב הנקודה $-1$, והמערכת הסגורה מכילה $Z = N + P$ קוטבים בחצי המישור הימני, כאשר $P$ סופר קוטבי מעגל פתוח בחצי המישור הימני. (קוטב בראשית, כפי שיש במפעל הדוגמא שלנו, מוסט ימימה על מוצא, כמו במערכת ההפעלה שלנו, מוזזת ימינה על גרף ניוקויסט. קרא את PM בהצטגעות העוצמה; הפזה לעולם לא מגיעה ל-−$-1$°, ולכן GM אינסופית

תרשים בודה בקו ישר עבור 100/[s(s+10)] עם סימוני מרווחים דוגמה פותרת 180: מרווחים באמצעות חשבון. לקחת

דוגמה פותרת 1: שולי בטיחות באמצעות חשבון. קחו $L = \dfrac{100}{s(s+10)}$. הריבוע נותן $|L| = 1$, ולכן $\omega\sqrt{\omega^{2}+100} = 100$. העלאה לריבוע נותנת $\omega^{4} + 100\omega^{2} - 10^{4} = 0$, ולכן

$$\omega_{c}^{2} = \frac{-100 + \sqrt{100^{2} + 4\times10^{4}}}{2} = 61.8, \qquad \omega_{c} = 7.86\ \text{rad/s}.$$

מרווח הפזה הוא $-90° - \arctan(7.86/10) = -90° - 38.2° = -128.2°$. מרווח העוצמה הוא אינסופי: שול הבטיחות הפאזה הוא $PM = 180° - 128.2° = 51.8°$. שול הרווח הוא אינסופי: הפאזה מתקרבת רק אסימפטוטית ל-$-180°$. בדקו מחלקה בתחום הזמן: תחום: הלולאה הסגורה היא $\dfrac{100}{s^{2} + 10s + 100}$, בדיוק ה הכלל $\omega_n = 10$ החזין $\zeta = 0.5$ מול ערך מדויק של 16.3: הערכה כלל $\zeta \approx PM/100$ התנבא 0.52 מול 0.5 מדויק: פעולה הערכה, לא משפט תיאוריה.

Nyquist plot of K/[s(s+2)(s+4)] for three gains 1, עיצוב ה-96 עם רווח גדול יותר

דוגמה מופעלת 2: צמח רץ, בשלושה אורחים. נניח $L = \dfrac{20}{s(s+2)(s+4)}$, עיצוב $\zeta = 0.5$ עם הגברת יתר מכפלה משתיים. הפאזה מגיעה ל$-180°$ כאשר החלק המדומה של $s(s+2)(s+4)$ מתאפס, ב$\omega = \sqrt{8} = 2.83$ רדיאן/שנייה, ושם

$$|L| = \frac{20}{2.83 \times 3.46 \times 4.90} = \frac{20}{48} = 0.417, \qquad GM = \frac{48}{20} = 2.4 \;\;(7.6\ \text{dB}).$$

The gain crossover solves $\omega\sqrt{\omega^{2}+4}\sqrt{\omega^{2}+16} = 20$, giving $\omega_{c} = 1.73$ rad/s. The phase there is $-154.3°$, so $PM = 25.7°$. The rule predicts $\zeta \approx 0.26$ and a ringing response; הגבנית הבטיחה. כעת בדיקת נייקוויסט. הגודל בתדר 48 שפה יציבות נועדה. כעת בדיקת ניוקויסט. הגודל בתדר ה$-180°$ frequency is $K/48$, so at $K = 20$ the curve passes 0.42 to the מראה חוסר יציבות עבור $-1$, עם שני שורשים RHP ב-$K = 48$. שלוש שיטות, $-1$: marginal. At $K = 96$ it wraps twice clockwise around $-1$, so $Z = N + P = 2 + 0 = 2$ closed-loop RHP poles. Routh on $s^{3} + 6s^{2} + 8s + K$ says unstable for $K > 48$, with two RHP roots at $K = 96$. Three methods, תשובה אחת.

טעויות נפוצות.

  • קריאת מרווחים מתגובה מערכת סגורה. המרווחים נמצאים בתוך לולאה עוצמה $L$, לפני הסגירה של הלולאה.
  • ספירת היקפים סביב המקור. הקריטריון סופר חצייה של חציית פאזה.
  • ספירת סיבובים סביב המקור. הקריטריון סופר חצייות של הנקודה $-1$, ובסכמת הסימונים הזו כיוון השעון הוא הכיוון החיובי .
  • שוכחים את $P$. אם לצמח יש קוטבים ב-RHP, $Z = N + P$ דורש שיהיה הספירה; $N$ לבדו אינה התשובה.

סיכום. בוד מספק את PM ו-GM בשניות; $\zeta \approx PM/100$ מעביר אותם לתחום הזמן; ניקויסט סופר במדויק את הקוטבים ב-RHP, ושלושתן צריכים להסכים עם רות'.

מילון מונחים אימון
English עברית
gain crossover מעבר עוצמה
gain margin מרווח רבח
phase crossover מעבר פאזה
Nyquist criterion קריטריון נייקוויסט
encirclement עטירה
PID controller בקר PID
proportional/prəˈpɔːʃənl/ פרופורציונלי
integral/ˈɪntɪɡrəl/ אינטגרל
derivative/dɪˈrɪvətɪv/ גזירה
lead compensator מתקן קדימה
10.7

בקרת PID והשלמה

למה זה חשוב. רוב הלולאות התעשייתיות פועלות לפי PID. זוהי הבקרה הראשונה שתכוונן אותה, והיא זו שתכוונן הכי לעיתים קרובות.

הרעיון. בקר PID פועל על השגיאה $e = r - y$ בשלושה דרכים בו-זמנית:

$$u(t) = K_{p}\,e \;+\; K_{i}\!\int e\,dt \;+\; K_{d}\frac{de}{dt}.$$

האיבר הפרופורציונלי מגיב עכשיו. האיבר אנטגרלי זוכר: הוא מבטל שגיאת מצב יציב על ידי העלאת סוג המערכת. האיבר גזרי מתקדם, ומוסיף כבד פרופורציונלי למהירות תנועת השגיאה. בצורה הסדרתית (אידיאלית) $u = K_{p}\bigl(e + \frac{1}{T_i}\int e\,dt + T_d\dot e\bigr)$, קבטי הכוונון הם זמן האנטגרציה $T_i$ וזמן הגזירה $T_d$, שניהם בשניות.

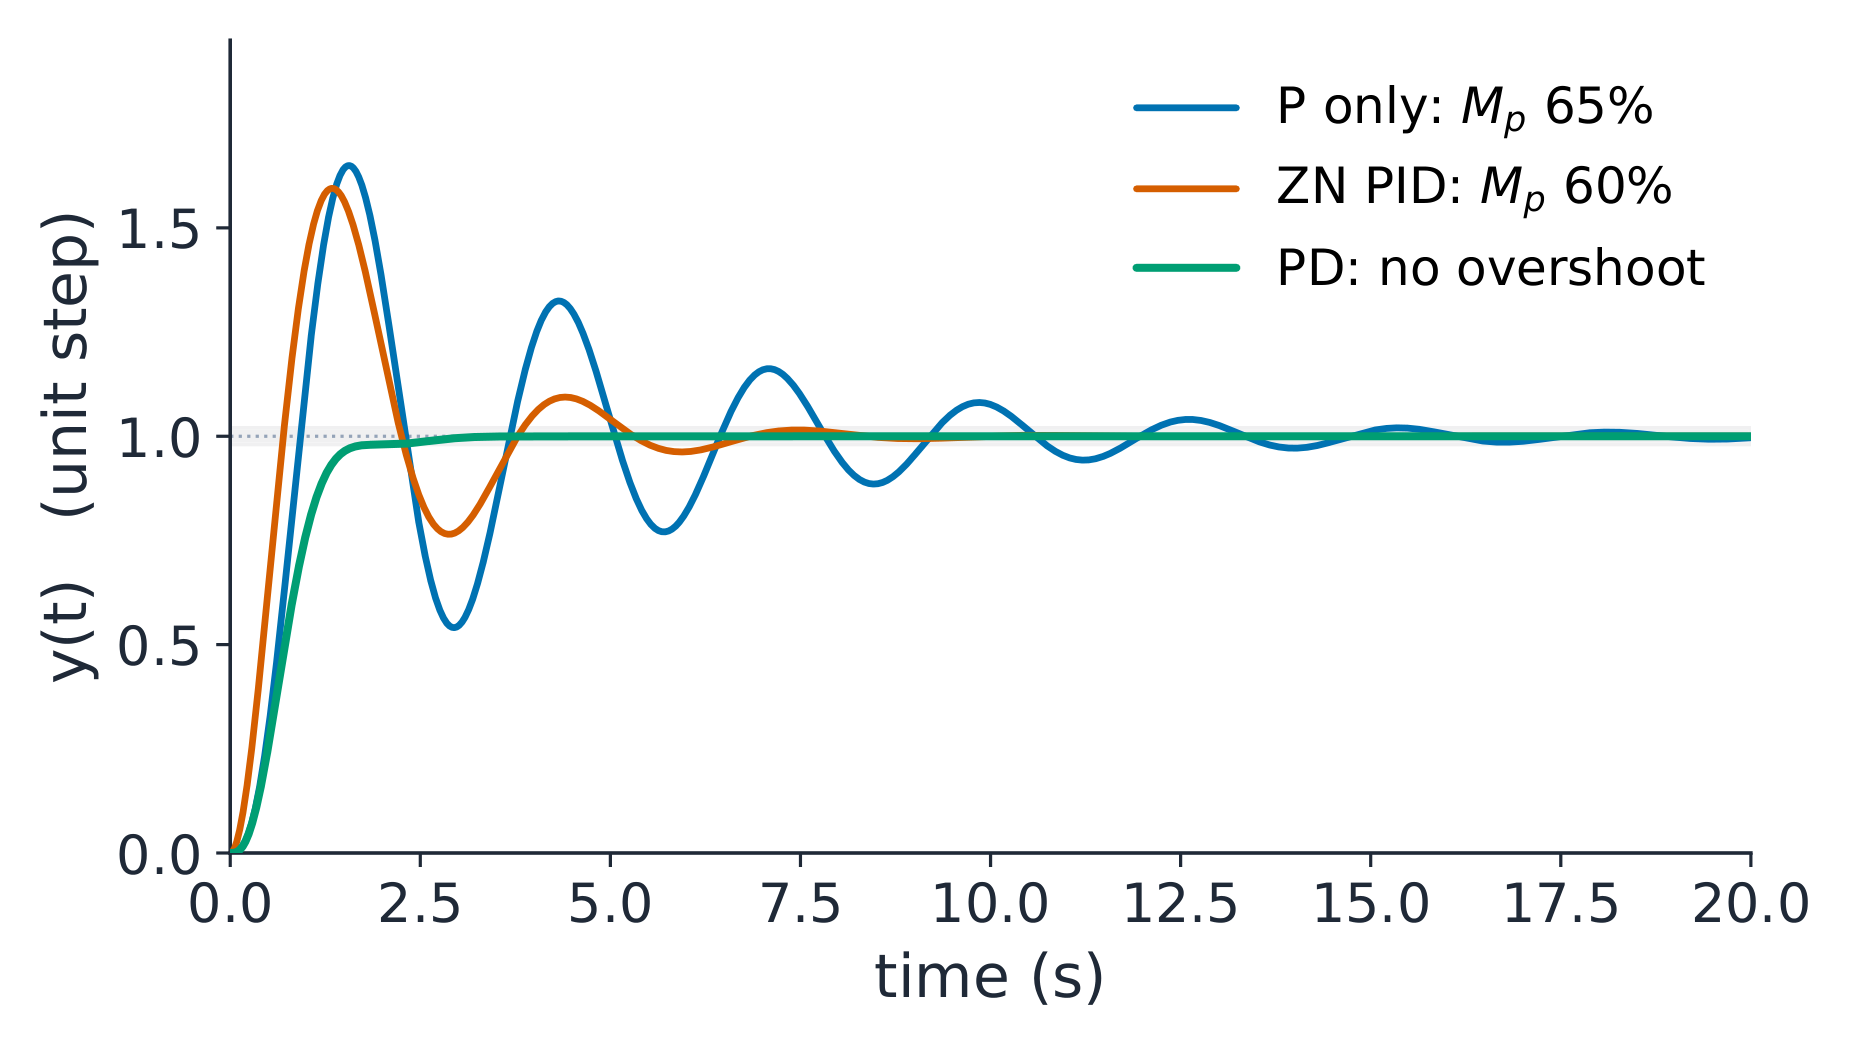
הקצה הראשוני הקלאסי הוא כוונון Ziegler-Nichols בגAIN קיצוני: העלה את הגAIN הפרופורציונלי עד שהלולאה רוסנת בדיוק, רשום את הגAIN הקיצוני $K_u$ ואת תקופת הרוסנות $T_u$, ועיין בשורת הטבלה. מחיר הרשימה חשוב באותו מידה כמו הגAINS. P לבדו לעולם לא מבטל שגיאת מצב יציב. I מוסיף עיכוב פאזה. D מגביר רעש מדידה, ואינו יכול לפעול על התפוקה הנמדדת ולא על ההפניה, או כל שינוי בנקודת היעד מפעיל את המערכב.

שלושה בקרים על מפעל אחד: P בלבד, PID זייגלר-ניקולס, ועדכון PD
צמח אחד, שלושה כיוונים; כל עקומה מדומה מהמשוואות במעגל סגור

דוגמה מופיעה 1: זייגלר-ניקולס בצמח הפועל. המעגל $\dfrac{K}{s(s+2)(s+4)}$ מתנודד בתדר $K_u = 48$ עם תדר זוויתי של $\omega_u = \sqrt{8} = 2.83$ רדיאן לשנייה (גבול רוט וניקויסט), ולכן התקופה היא $T_u = \dfrac{2\pi}{2.83} = 2.22$ שניות. שורת ה-PID בטבלה נותנת

$$K_{p} = 0.6\,K_{u} = 28.8, \qquad T_{i} = T_{u}/2 = 1.11\ \text{s}, \qquad T_{d} = T_{u}/8 = 0.278\ \text{s}.$$

מה באמת מקבלים? עם P בלבד בערך $K_p = 28.8$, המעגל הסגור $s^{3}+6s^{2}+8s+28.8$ בעל קוטבים $-5.50$ ו-$-0.25 \pm j2.27$: עיכוב עבר של 65% מעבר יתר, התייצבות סביב 15 שניות, ושגיאת רמפה קבועה $\dfrac{1}{K_v} = \dfrac{8}{K_p} = 0.278$. ה-PID של זייגלר-ניקולס מסיר שגיאה זו למלואה, מכיוון שהאינטגרלי מעלה את הסוג, והעיכוב העבר הראשון הוא 60%, מתכווץ לכמעט שישי בכל מחזור: הנוסחה שואפת לרידוד של רבע, ולא לנוחות. השיעור האמיתי: הטבלה מובילה אתכם לשכונה בקירוב בניסוי אחד, אך אינה גומרת את העבודה.

דוגמה מופיעה 2: גימור עם נגזרת, וכיוונון תאוצה. שמרו על $K_p = 28.8$ והוסיפו נגזרת. פולינום האופי של מעגל ה-PD הוא $s^{3} + 6s^{2} + (8 + K_{p}T_d)s + K_{p}$: האיבר D מוסיף מילולית ל- מקדם הריכוך. העלו את $T_d$ מערך זייגלר-ניקולס עד שהתנודות פסקו. בערך $T_d = 0.5$ שניות הפולינום הוא $s^{3}+6s^{2}+22.4s+28.8$ עם קוטבים $-2$ ו-$-2 \pm j3.22$. היכן הנגזרת פועלת חשוב: ב- מדידה (הפרקטיקה הנכונה, כפי למטה) צעד ההתייחסות לא נוגע ב- אפס, והצעד המדומה מראה אף עיכוב עבר כלל, ומתכנס ב-2.1 שניות. על השגיאה, אפס ה-PD ב-$-2$ מבטל את הקוטב האמיתי והשאר זוג, $\zeta = 2/3.79 = 0.53$, עדיין צליל ב-14% בערך: ריכוך באופן זה או אחר, אבל רק הצורה המדודת היא ללא פגיעות. שגיאת המדרון נשארת $0.278$: גזירה קונה ריכוך, אך לא דיוק. עבור דיוק ומהירות יחד משלב את האיברים ומכשיר מחדש, מה שמדויקly הוא התרגיל בדף 10.7.

כאשר למערכת אין מגבר גבולי נקי, פיצוי תדורי מקדים מבצע את אותה משימה. פיצוי מקדים $\dfrac{1+\tau s}{1+\alpha\tau s}$ עם $0 < \alpha < 1$ מניח אפס מתחת לקוטב וקונה פאזה בתדר אחד. הרמת המקסימום היא

$$\sin\phi_{m} = \frac{1-\alpha}{1+\alpha} \qquad\text{at}\qquad \omega_{m} = \frac{1}{\tau\sqrt{\alpha}} .$$

עבור הרמת +45°, $\alpha = \dfrac{1-\sin 45°}{1+\sin 45°} = 0.172$. אותו רשת גם מרימה את הגבול התדרים הגבוהים ב-$\dfrac{1}{\alpha} = 5.8$, שהעיצוב חייב לספוג לאחר מכן, לרוב על ידי הורדת המגבר הראשי. רשת מעטרת היא אותו זוג עם $\alpha > 1$: היא קונה מגבר בתדרים נמוכים עבור צמצום שגיאה, במחיר של העיכוב פאזה.

Anti-windup חייב להיות בכל מימוש אמיתי. כאשר המערכת הפעולה רוויה, האינטגרל ממשיך להצטבר שגיאה שאינו יכול לצרוך, ועליה לשחרר את הפעולה המאגרת כפליטה אחת גדולה. השתי תרופות סטנדרטיות: לנקב את האינטגרל בזמן שהיציאה רוויה, או לחשב לאחור, הזנת מגבר כפול עודף הרוויה בחזרה כדי להקטין את האינטגרל. ללא אחת מהן, הרוויה האמיתית הראשונה תאכל כל המרווח שעיצבת.

טעויות נפוצות.

  • שימוש בשיטת הגיבוי המקסימלי על צמח שאינו מתנודד לעולם. A צמח מסדר ראשון או עם רכיכות גבוהה אינו מכיל $K_u$; יש להשתמש במקום זה במשתנה תגובת המדרגה של הטבלה.
  • נגזרת השגיאה במקום המדידה עצמה. מדרגת נקודת יעד בעלת נטייה אינסופית, ומונע ה-D מפעיל את המעביר.
  • בלבול בין צורות ההתאמה. קבועי הסדרה $K_p, T_i, T_d$ אינם הערכים המקבילים: $K_i = K_p/T_i$ ו-$K_d = K_p T_d$.
  • עיצוב רשת הקדמה ושכחת את ה$\dfrac{1}{\alpha}$ שלה הרמת הגיבוי בתדר גבוה, שפוגעת בדיוק בגבול הבטיחות שהושג.

סיכום. P מגיב, I זוכר, D חוזה; כל אחד רוכש התנהגות וגובה מחיר ידוע. השתמש בטבלה לחיתוך הראשון, בגבולות ל שיפור, והגנה מפני רווי במציאות. המעבדה האינטראקטיבית בדף הקורס מאפשרת לך לכיוון בדיוק את שני הגלגלים האלו, עוצמה וכיבוי, ולצפות במעבר יתר, התייצבות ויציבות משתנים.

חקור

ידית אחת להגברה, אחת לעכבה

זוז את העוצמה Kp ואת זמן הנגזרת Td וצפה בהיפרזיה, התייצבות ויציבות משתנות יחד; עוצמה בלבד שוברת את הלולאה ב-Kp = 48, ודימפולिंग תיקן אותה.

מילון מונחים אימון
English עברית
anti-windup אנטי-וונדאפ
state space מרחב מצבים
eigenvalue/ˈaɪɡənvæljuː/ ערך איגון
transition matrix/trænˈsɪʃn ˈmeɪtrɪks/ מטריצת מעבר
controllability שליטות
10.8

מבוא למרחב מצבים

למה זה חשוב. פונקציות העברה מתארות קלט אחד ויציאה אחת. בקרים מודרניים, כמו רובוט מאזן או רחפן המפעיל ארבע לולאות בו-זמנית, חיים במרחב מצבים, שבו מספר משתנים פנימיים מודלים ומוחזרים למשקפת יחד.

הרעיון. מרחב מצבים כותב את המערכת כ$n$ ראשונה משוואות במקום פולינום בדרגה $n$:

$$\dot{x} = Ax + Bu, \qquad y = Cx + Du,$$

כאן $x$ הוא וקטור המצב, $u$ הקלט, $y$ הפלט הנמדד, ו $A$, $B$, $C$, $D$ הן מטריצות קבועים. אינטואיציה: המצבים הם $n$ מגירות זיכרון. המטריצה $A$ אומרת כיצד כל מגירה דוחפת את האחרות, $B$ אומרת לאן הקלט נכנס, ו$C$ אומרת מה תודדו. ה ערכים מיוחדים של $A$ הם הקוטבים של המערכת, מכיוון ש $\det(sI - A) = 0$ זה בדיוק המשוואה האופיינית. עם קלט אפס, הפתרון הוא $x(t) = \Phi(t)\,x(0)$, כאשר מטריצת ההעברה $\Phi(t) = e^{At}$ היא מעריך המטריצה, מחושב כסדרה אינסופית $I + At + \dfrac{(At)^{2}}{2!} + \cdots$, שעוברת להסתככות עבור כל מטריצה ריבועית.

מסלולי מצב של הדגם של 8/[(s+2)(s+4)] במישור הפאזה
מסלולים ישרים על גבי וקטור מיוחד איטי: הזנב של כל תגובה הוא הקוטב האיטי

דוגמה מפורשת 1: קרא מודל, ודא את הדעיכתו. לקחת $G(s) = \dfrac{8}{(s+2)(s+4)} = \dfrac{8}{s^{2}+6s+8}$. בצורת ליווי,

$$A = \begin{bmatrix} 0 & 1 \\ -8 & -6 \end{bmatrix}, \quad B = \begin{bmatrix} 0 \\ 1 \end{bmatrix}, \quad C = \begin{bmatrix} 8 & 0 \end{bmatrix}, \quad D = 0 .$$

בדיקת עוצמת DC מאמתת את הבנייה: $-CA^{-1}B = \tfrac{8}{8} = 1$, המתאימה לעוצמת הצמח ב$s = 0$. הערכים המיוחדים של $A$ הם $-2$ ו $-4$, בדיוק הקוטבים. עכשיו מטריצת ההעברה ב$t = 0.5$ s, מוערכת על ידי הסדרה:

$$\Phi(0.5) = e^{0.5A} = \begin{bmatrix} 0.600 & 0.116 \\ -0.930 & -0.097 \end{bmatrix}.$$

הערכים המיוחדים שלה הם $e^{-1} = 0.368$ ו$e^{-2} = 0.135$: כל קוטב הופך לגורם דעיכה משלו לכל חצי שנייה. זה הזהות העמוקה: המטריצה המעריכי הוא הקוטב, שהפך למציאות. החל מ$x(0) = [1,\;0]^{T}$, ה מצב לאחר 0.5 שניות הוא העמודה הראשונה, $[0.600,\; -0.930]^{T}$. ב במרחב הפאז כל מסלול מתיישר אל וקטור המיוחד האיטי $[1, -2]^{T}$, ולכן הקוטב $\lambda = -2$ אחראי הזנב של ה תגובה.

דוגמה פתורה 2: מיקום קוטבים על ידי אלגברה ליניארית. עם מצב מלא משוב $u = -K_{fb}\,x$ (כאן $K_{fb}$ הוא וקטור שורה של יחסים, לא ה הגברת לולאה), המטריצה בסגירת הלולאה היא $A - BK_{fb}$ והייתם בוחרים את הפולינום האופייני שלה ישירות. דורשים ששתי הקוטבים יהיו ב$-10$, כלומר $s^{2} + 20s + 100$. עם $B = [0,\;1]^{T}$ ו$K_{fb} = [k_1,\; k_2]$,

$$A - BK_{fb} = \begin{bmatrix} 0 & 1 \\ -8-k_1 & -6-k_2 \end{bmatrix},$$

שהפולינום האופייני שלה הוא $s^{2} + (6+k_2)s + (8+k_1)$. התאימו מקדמים: $k_1 = 92$ ו$k_2 = 14$. הבדיקה היא שורה אחת: ה ערכים העצמיים של $A - BK_{fb}$ מחושבים ל$-10$ ול$-10$ בדיוק. מה שה משוואות ליניאריות, והוא יכול למקם קטבים שאף סדרת פונקציות תיקון מגיעה אליהן, בתנאי שהקלט יכול באמת להניע כל כיוון מצבי. That תכונה היא שליטות, שנבדקת על ידי דרגת המטריצה תכונה היא שלמות, נבדק על ידי דרגת המטריצה $[\,B\;\;AB\;\;\cdots\,]$, שהוא כאן 2, ולכן ניתן למקם את שני הקוטבים. פתח לקורס הבא. דלתא לקורס הבא.

טעויות נפוצות.

  • לשכוח $C$. המצבים אינם הפלט; פונקציית ההעברה היא $C(sI-A)^{-1}B + D$, והורדת $C$ בשקט משנה את הרווח DC.
  • Taking $e^{At}$ element by element. The matrix exponential is defined by הסדרה, ואיברי הלא-אלכסוניים שלה אינם אקספוננציאלים של האיברים עצמם.
  • הנחה שמיקום קוטבים עובד תמיד. אם $[\,B\;\;AB\;\;\cdots\,]$ מאבד דרגת חופש, כיוונים מסוימים אינם נגישים ואין $K_{fb}$; בדוק שליטיות קודם.
  • מערבול בין שיטות. קורס זה משתמש במצבי עמודות ו-$K_{fb}$ שורה; ספר טקסט עם מצבי שורה הופך כל מכפלה.

סיכום. $A$ מכיל את הדינמיקה, הערכים המיוחדים שלו הם הקוטבים, $e^{At}$ הוא התגובה החופשית, ו$u = -K_{fb}x$ ממיר עיצוב לאלגברה ליניארית, שהיא מובטחת על ידי שליטיות.

שיעורים אינטראקטיביים בנושא זה

לעבור על הדברים צעד אחר צעד, עם תרגילים לבדיקה מיידית.

נושאים נוספים בהנדסת חשמל באוניברסיטה

היכנס או צור חשבון

IGCSE, A-Level & AP