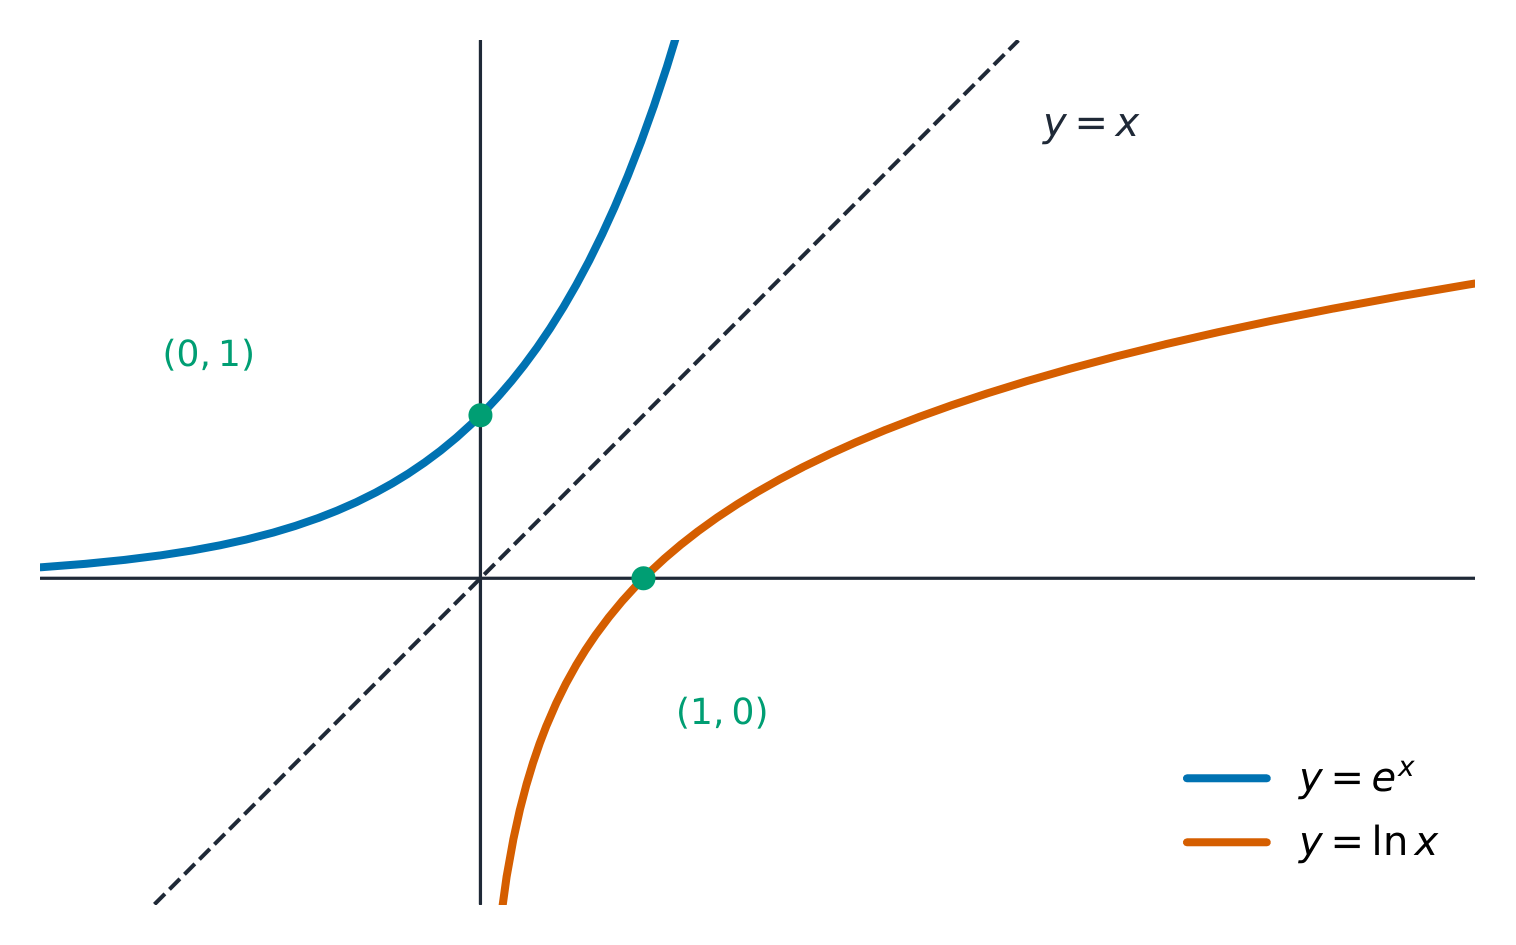Passer au contenu
Sujets

AP Pré-calcul

Conseils

AP Precalculus couvre les fonctions polynomiales et rationnelles, les fonctions exponentielles et logarithmiques, les fonctions trigonométriques et polaires, et une introduction aux vecteurs, matrices et fonctions paramétriques. C'est le pont vers le calcul, et l'examen est inhabituellement strict quant à la manière dont vous décrivez une fonction.

Décrire le changement est tout le cours. Attendez-vous à dire où une fonction augmente ou diminue, à quelle vitesse, et si ce taux augmente lui-même — dans une phrase complète, avec le vocabulaire correct.

Apprenez les fonctions parentes et leurs transformations par cœur. Tout le reste du cours est construit à partir d'elles, et reconnaître instantanément une fonction parente décalée ou étirée est ce qui rend les questions plus courtes.

Les notes suivent les quatre unités du CED — polynôme et rationnel, exponentiel et logarithmique, trigonométrique et polaire, et fonctions impliquant des paramètres — chacune avec des exemples résolus. Des questions d'examen exemplaires sont dans la bibliothèque. Precalculus vous demande de décrire comment une fonction se comporte en phrases, ce que les exemples modélisent.

  • 1

    Fonctions polynomiales et rationnelles

    Regarder la leçon
    1.1

    Changement en tandem

    Programme

    Objectif d'apprentissage 1.1.A : Décrire comment les valeurs d'entrée et de sortie d'une fonction varient ensemble en comparant les valeurs de la fonction.

    • 1.1.A.1 Une fonction est une relation mathématique qui associe un ensemble de valeurs d'entrée à un ensemble de valeurs de sortie de sorte que chaque valeur d'entrée est associée à exactement une valeur de sortie. L'ensemble des valeurs d'entrée est appelé le domaine de la fonction, et l'ensemble des valeurs de sortie est appelé l'image de la fonction. La variable représentant les valeurs d'entrée est appelée la variable indépendante, et la variable représentant les valeurs de sortie est appelée la variable dépendante.
    • 1.1.A.2 Les valeurs d'entrée et de sortie d'une fonction varient conjointement selon la règle de fonction, qui peut être exprimée graphiquement, numériquement, analytiquement ou verbalement.
    • 1.1.A.3 Une fonction est croissante sur un intervalle de son domaine si, lorsque les valeurs d'entrée augmentent, les valeurs de sortie augmentent toujours. C'est-à-dire, pour tout $a$ et $b$ dans l'intervalle, si $a < b$, alors $f(a) < f(b)$.
    • 1.1.A.4 Une fonction est décroissante sur un intervalle de son domaine si, lorsque les valeurs d'entrée augmentent, les valeurs de sortie diminuent toujours. C'est-à-dire, pour tout $a$ et $b$ dans l'intervalle, si $a < b$, alors $f(a) > f(b)$.

    Objectif d'apprentissage 1.1.B : Construire un graphique représentant deux quantités qui varient l'une par rapport à l'autre dans un contexte donné.

    • 1.1.B.1 Le graphique d'une fonction affiche un ensemble de paires entrée-sortie et montre comment les valeurs d'entrée et de sortie de la fonction varient.
    • 1.1.B.2 Une description verbale de la façon dont certains aspects des phénomènes changent ensemble peut servir de base à la construction d'un graphique.
    • 1.1.B.3 Le graphique d'une fonction est concave vers le haut sur les intervalles où le taux de variation augmente.
    • 1.1.B.4 Le graphique d'une fonction est concave vers le bas sur les intervalles où le taux de variation diminue.
    • 1.1.B.5 Le graphique coupe l'axe $x$ lorsque la valeur de sortie est nulle. Les valeurs d'entrée correspondantes sont dites être des zéros de la fonction.
    Source : Description du cours et de l'examen AP College Board

    Une fonction 函数 est une règle qui associe à chaque entrée exactement une sortie. L'ensemble des entrées autorisées est le domaine 定义域 ; l'ensemble des sorties est l'image 值域. La variable d'entrée est la variable indépendante 自变量 et la variable de sortie est la variable dépendante 因变量. Une règle de fonction peut être représentée graphiquement, numériquement, analytiquement (une formule) ou verbalement.

    Alors que l'entrée change, la sortie change "en tandem" – ensemble. Sur un intervalle, une fonction est :

    • croissante 递增 si, chaque fois que $a, alors $f(a) (plus grande entrée, plus grande sortie) ;
    • décroissante 递减 si, chaque fois que $a, alors $f(a)>f(b)$ (entrée plus grande, sortie plus petite).

    Un graphique d'une fonction montre toutes ses paires entrée-sortie, de sorte que vous pouvez lire ce comportement directement sur l'image.

    Explorer

    Observer deux quantités évoluer ensemble

    y = ax² + bx + c

    La pré-calcul étudie comment une sortie évolue en tandem avec son entrée. Lisez la courbe de gauche à droite : là où elle est raide, $y$ change beaucoup pour un petit changement de $x$ ; là où elle est plate, $y$ bouge à peine.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    function/ˈfʌŋkʃn/ 函数 hán shù
    domain/dəˈmeɪn/ 定义域 dìng yì yù
    range/reɪndʒ/ 值域 zhí yù
    independent variable/ˌɪndɪˈpendənt ˈveərɪəbl/ 自变量 zì biàn liàng
    dependent variable/dɪˈpendənt ˈveərɪəbl/ 因变量 yīn biàn liàng
    increasing/ɪnˈkriːsɪŋ/ 递增 dì zēng
    decreasing/ˈdiːkriːsɪŋ/ 递减 dì jiǎn
    average rate of change/ˈævrɪdʒ reɪt ɒv tʃeɪndʒ/ 平均变化率 píng jūn biàn huà lǜ
    secant line/ˈsiːkənt laɪn/ 割线 gē xiàn
    linear/ˈlɪnɪə/ 线性 xiàn xìng
    1.2

    Taux de variation

    Programme

    Objectif d'apprentissage 1.2.A : Comparer les taux de variation en deux points à l'aide de taux de variation moyens près des points.

    • 1.2.A.1 Le taux de variation moyen d'une fonction sur un intervalle du domaine de cette fonction est le taux de variation constant qui produit le même changement dans les valeurs de sortie que celui obtenu par la fonction sur cet intervalle du domaine. C'est le rapport du changement des valeurs de sortie au changement des valeurs d'entrée sur cet intervalle.
    • 1.2.A.2 Le taux de variation d'une fonction en un point quantifie la vitesse à laquelle les valeurs de sortie changeraient si les valeurs d'entrée changeaient à ce point. Le taux de variation en un point peut être approximé par les taux de variation moyens de la fonction sur de petits intervalles contenant ce point, si de telles valeurs existent.
    • 1.2.A.3 Les taux de variation en deux points peuvent être comparés à l'aide d'approximations du taux de variation moyen sur des intervalles suffisamment petits contenant chaque point, si de telles valeurs existent.

    Objectif d'apprentissage 1.2.B : Décrire comment deux quantités varient ensemble à différents points et sur différents intervalles d'une fonction.

    • 1.2.B.1 Les taux de variation quantifient la manière dont deux quantités varient ensemble.
    • 1.2.B.2 Un taux de variation positif indique qu'alors qu'une quantité augmente ou diminue, l'autre quantité fait de même.
    • 1.2.B.3 Un taux de variation négatif indique qu'alors qu'une quantité augmente, l'autre diminue.

    Source : Description du cours et de l'examen AP College Board

    Le taux de variation moyen 平均变化率 d'une fonction sur un intervalle est le changement de sortie divisé par le changement d'entrée – le taux constant unique qui donnerait le même changement total. Sur $[a,b]$ :

    $$\text{avg rate} = \frac{f(b)-f(a)}{b-a}.$$

    Le taux de variation en un point mesure à quelle vitesse la sortie change exactement à cette entrée. Vous l'approximez avec des taux moyens sur de petits intervalles autour du point. En comparant deux points, celui ayant le taux moyen plus grand (sur des intervalles suffisamment petits) change plus vite. Un taux positif signifie que les deux quantités évoluent dans le même sens ; un taux négatif signifie qu'elles évoluent en sens opposé.

    Exemple résolu. Pour $f(x)=x^2$, le taux de variation moyen sur $[1,4]$ est $\dfrac{f(4)-f(1)}{4-1}=\dfrac{16-1}{3}=5$. Sur $[1,2]$ il est $\dfrac{4-1}{1}=3$ – le taux lui-même change, ce qui est exactement pourquoi $f$ n'est pas linéaire.

    1.3

    Taux de variation dans les fonctions linéaires et quadratiques

    Programme

    Objectif d'apprentissage 1.3.A : Déterminer les taux de variation moyens pour les suites et les fonctions, y compris les fonctions linéaires, quadratiques et d'autres types de fonctions.

    • 1.3.A.1 Pour une fonction linéaire, le taux de variation moyen sur n'importe quel intervalle de longueur de valeur d'entrée est constant.
    • 1.3.A.2 Pour une fonction quadratique, les taux de variation moyens sur des intervalles consécutifs de longueur égale de valeurs d'entrée peuvent être donnés par une fonction linéaire.
    • 1.3.A.3 Le taux de variation moyen sur l'intervalle fermé $[a, b]$ est la pente de la sécante passant du point $(a, f(a))$ à $(b, f(b))$.

    Objectif d'apprentissage 1.3.B : Déterminer le changement des taux de variation moyens pour les fonctions linéaires, quadratiques et d'autres types de fonctions.

    • 1.3.B.1 Pour une fonction linéaire, puisque les taux de variation moyens sur des intervalles consécutifs de longueur égale de valeurs d'entrée peuvent être donnés par une fonction constante, ces taux de variation moyens pour une fonction linéaire changent à un taux de zéro.
    • 1.3.B.2 Pour une fonction quadratique, puisque les taux de variation moyens sur des intervalles consécutifs de longueur égale de valeurs d'entrée peuvent être donnés par une fonction linéaire, ces taux de variation moyens pour une fonction quadratique changent à un taux constant.
    • 1.3.B.3 Lorsque le taux de variation moyen sur des intervalles de valeurs d'entrée de longueur égale augmente pour tous les intervalles de petite longueur, la courbe de la fonction est convexe. Lorsque le taux de variation moyen sur des intervalles de valeurs d'entrée de longueur égale diminue pour tous les intervalles de petite longueur, la courbe de la fonction est concave.

    Source : Description du cours et de l'examen AP College Board

    Le taux de variation moyen sur $[a,b]$ est la pente de la sécante 割线 reliant $(a,f(a))$ à $(b,f(b))$.

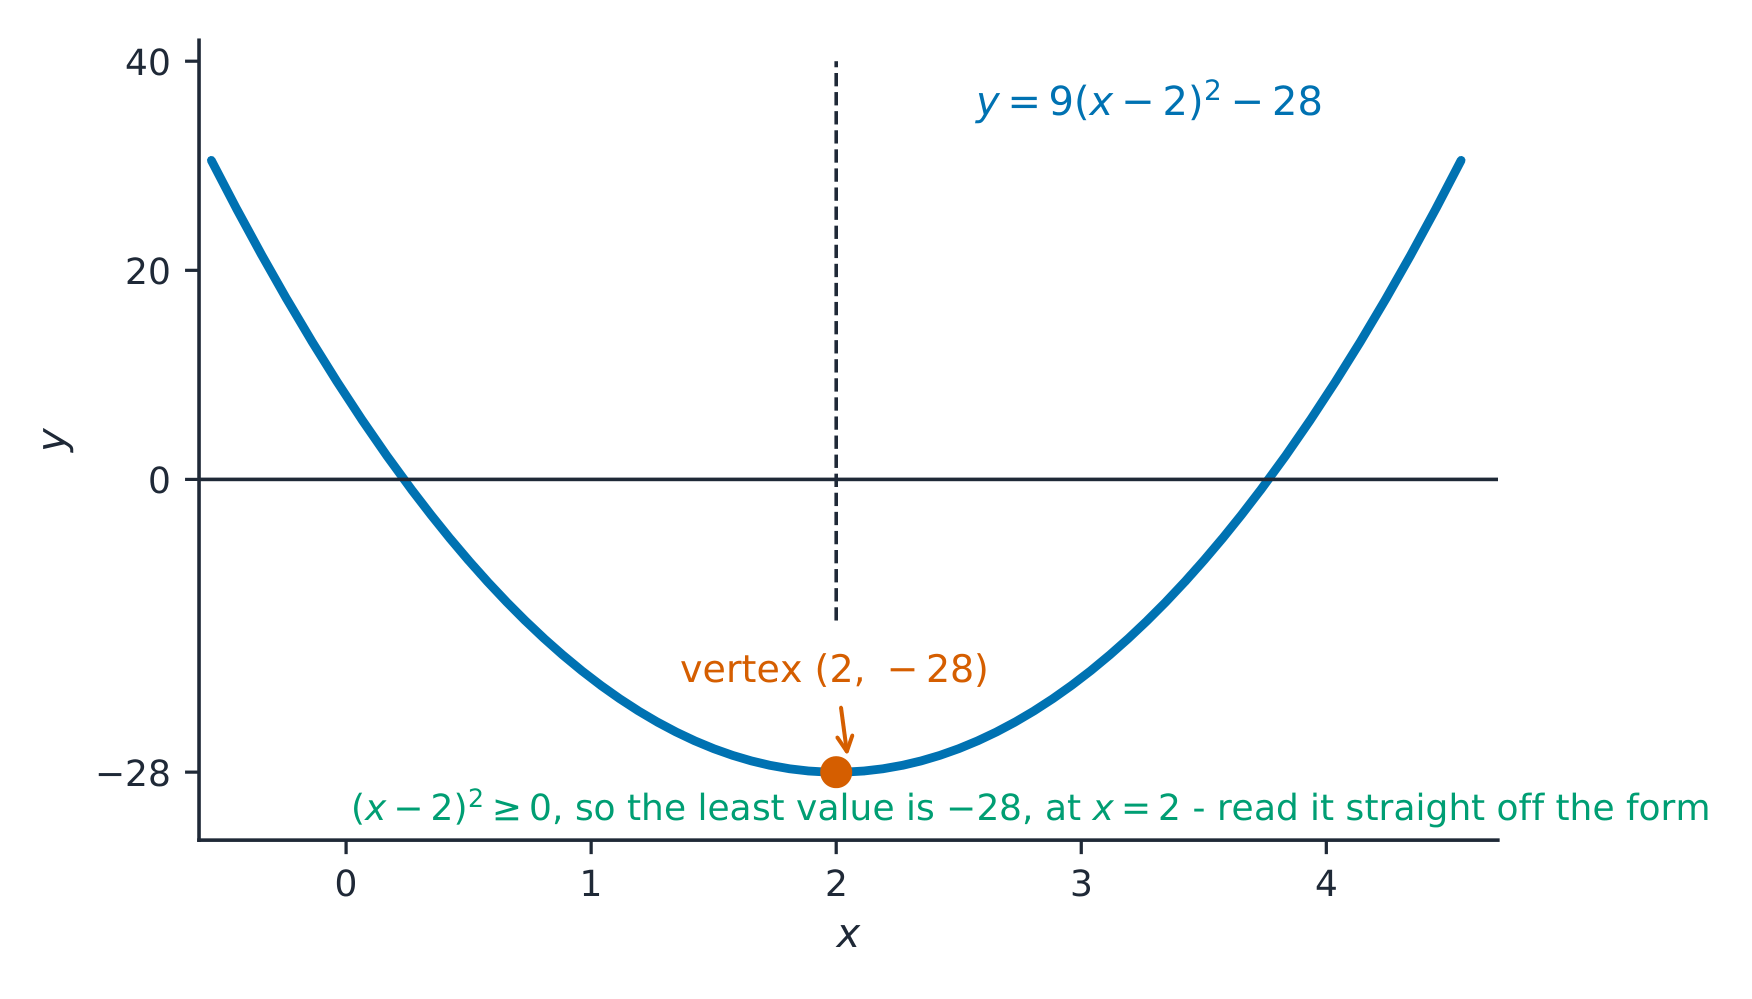
    Compléter le carré donne le sommet d'une parabole
    Compléter le carré donne le sommet d'une parabole
    • Pour une fonction linéaire 线性, le taux de variation moyen sur n'importe quel intervalle est constante – donc le taux auquel le taux change est zéro.
    • Pour une fonction quadratique 二次, les taux de variation moyens sur des intervalles de longueur égale forment eux-mêmes un schéma linéaire – donc ces taux changent à un taux constante.

    Cette idée de "taux du taux" distingue les types de fonctions : une seconde différence constante signale une fonction quadratique.

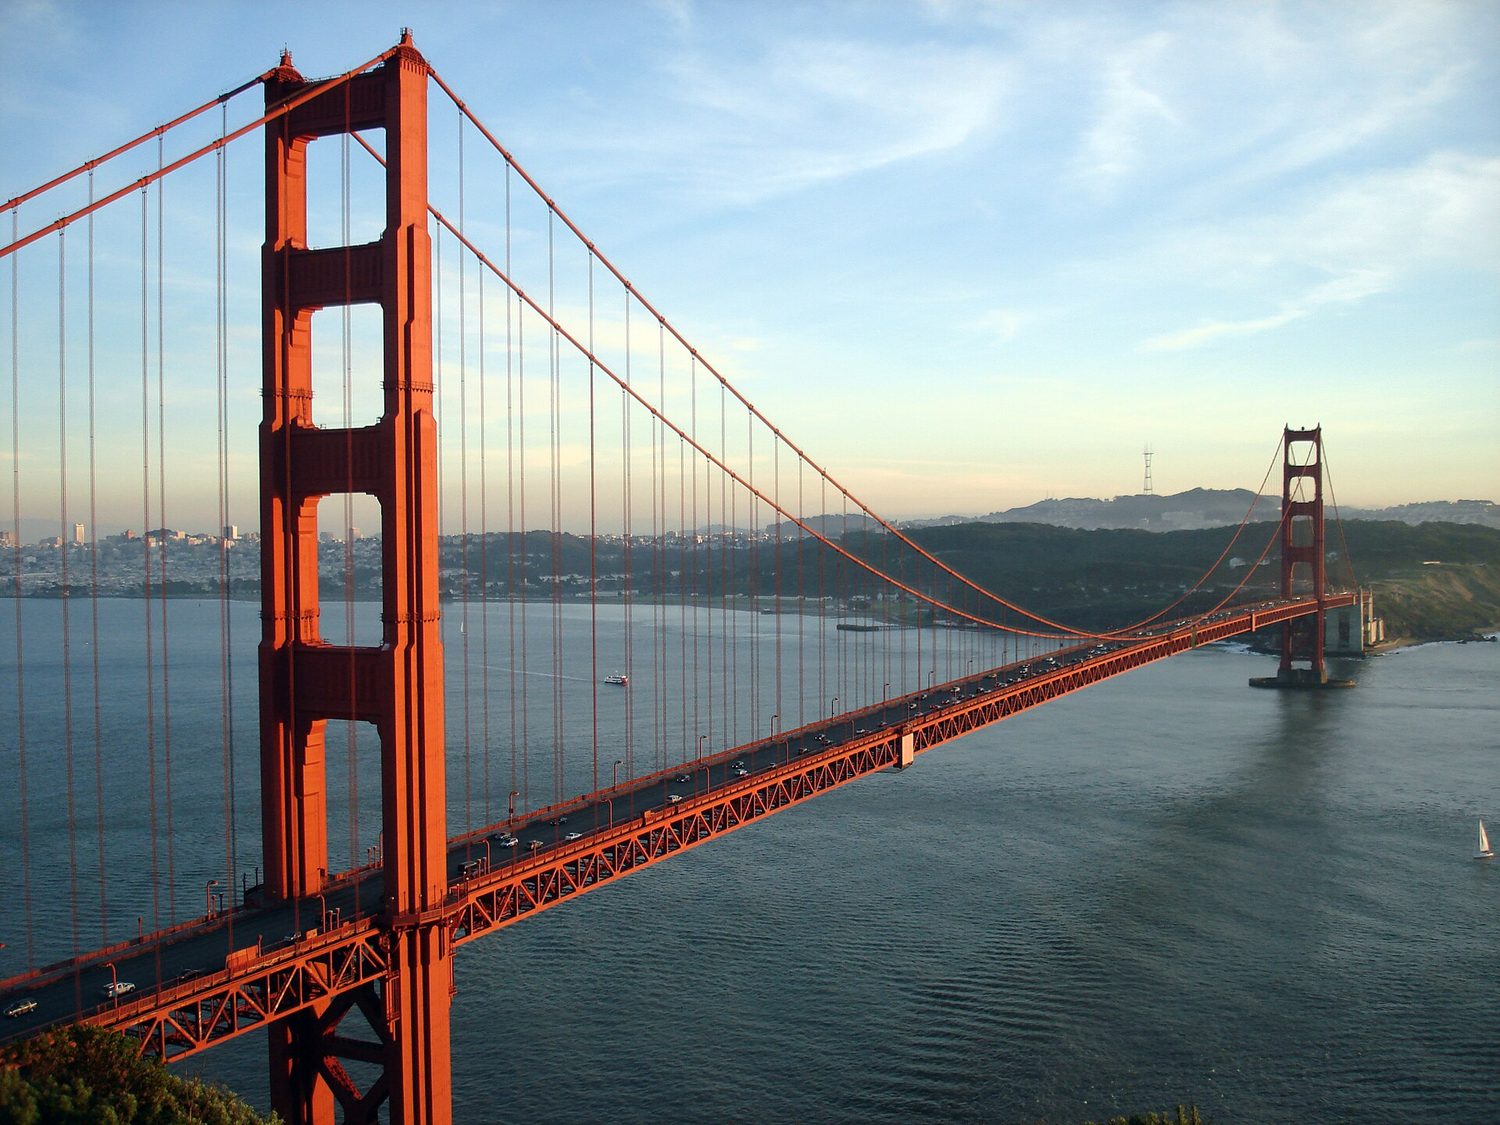
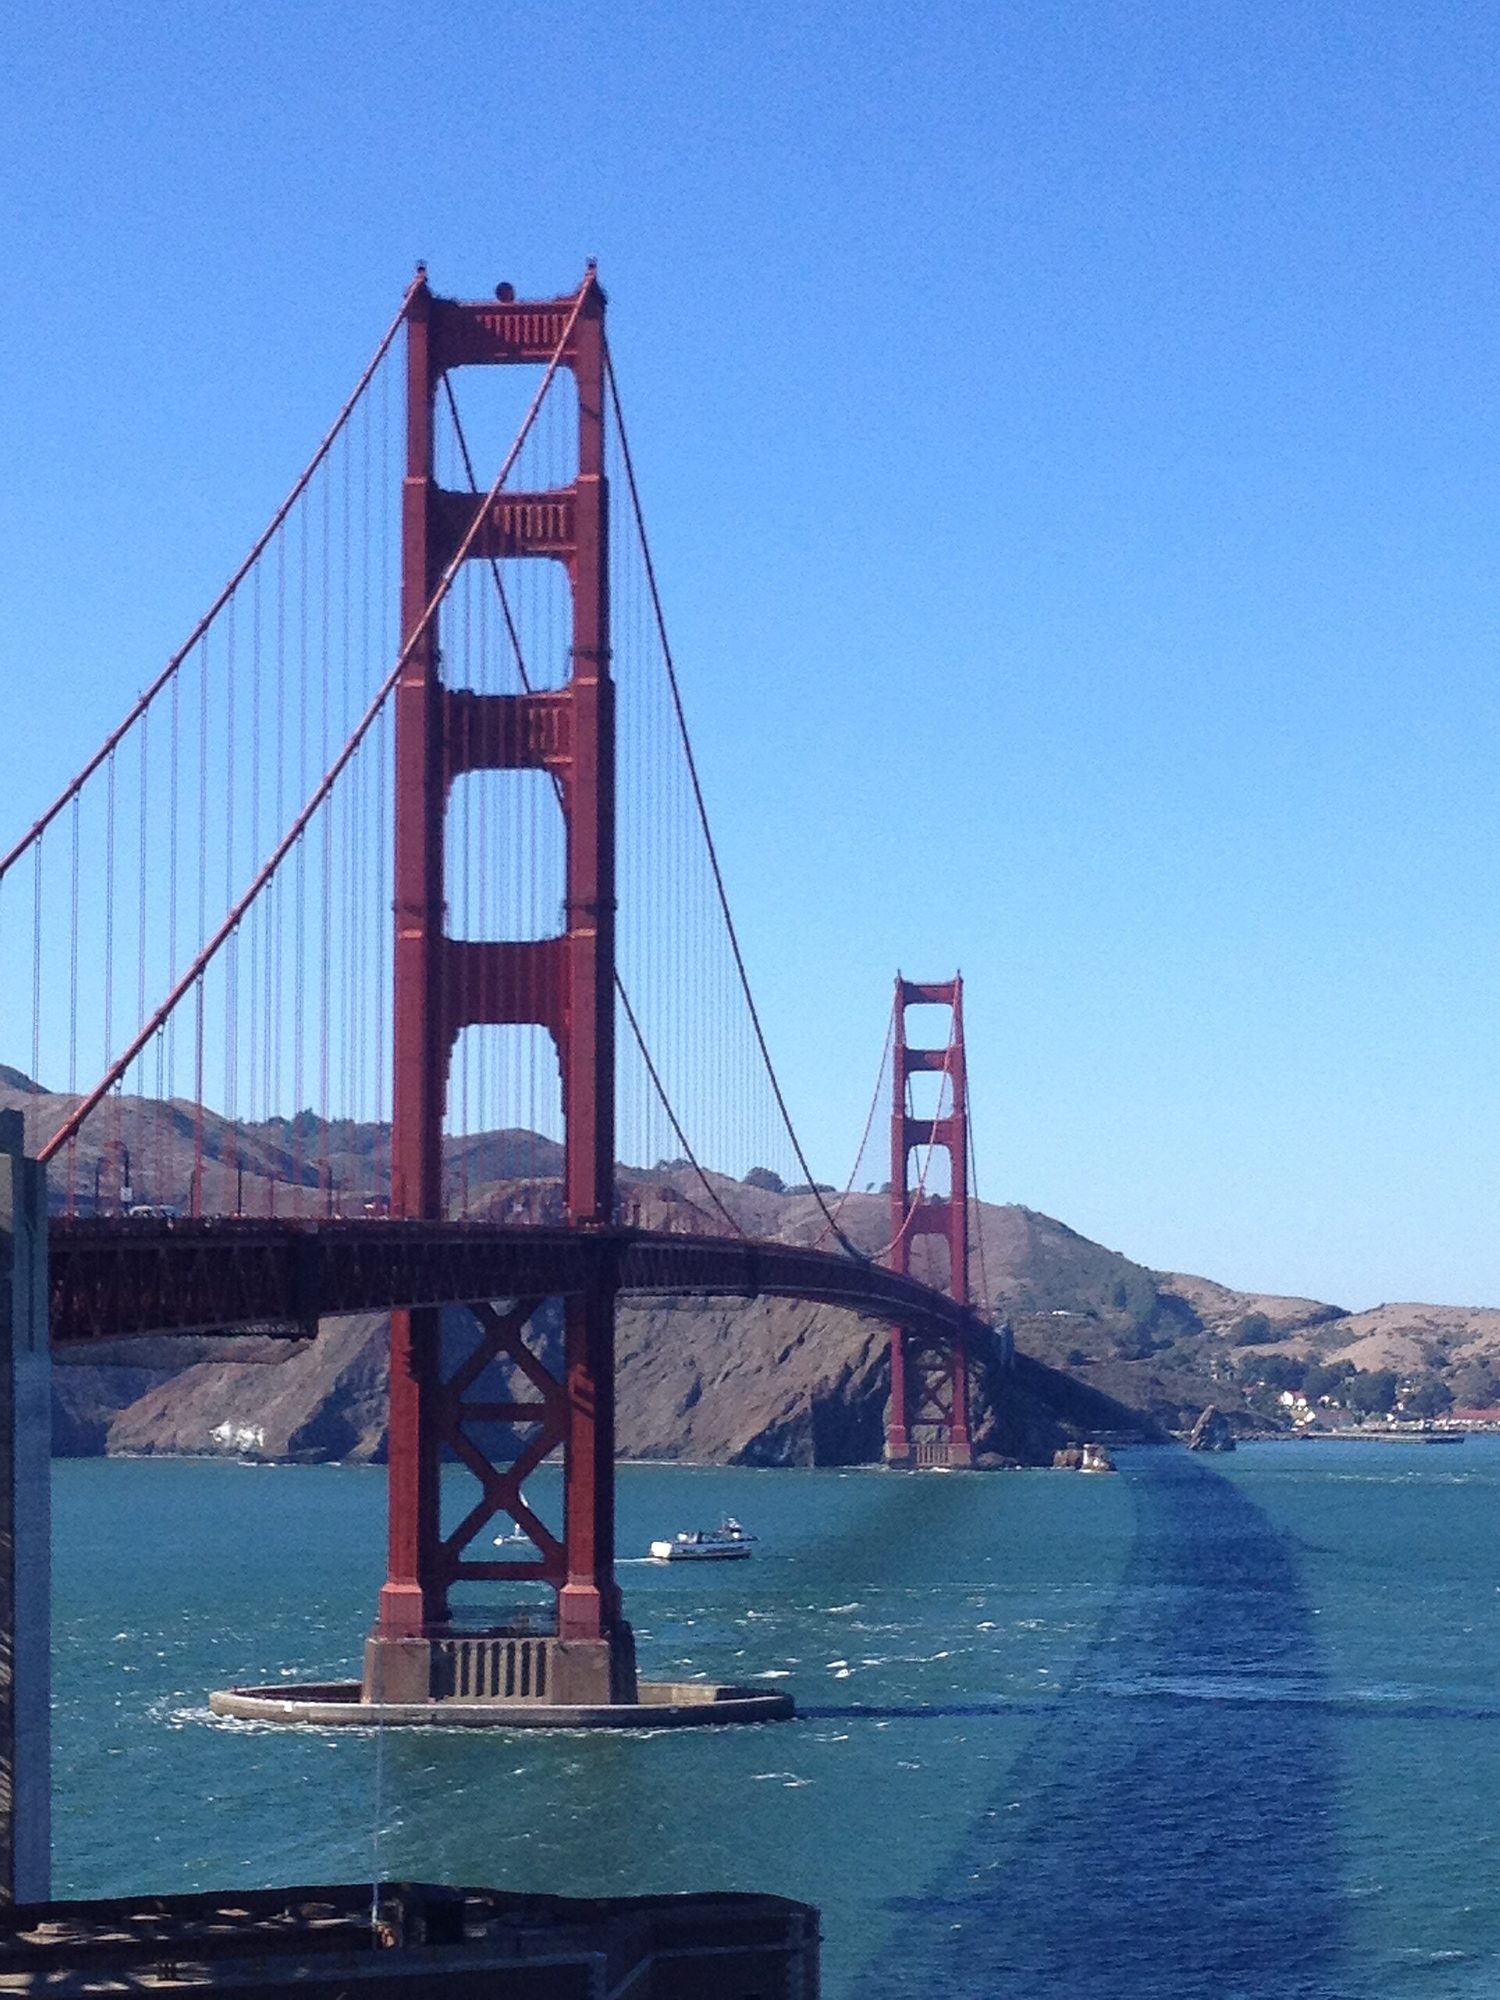
    Le Golden Gate Bridge avec son câble principal courbé
    Un câble de pont suspendu prend la forme d'une courbe类似抛物线的 – un quadratique que vous pouvez voir en acier
    Explorer

    Explorer le taux de changement d'une fonction quadratique

    y = ax² + bx + c

    Déplacez les curseurs et regardez la parabole 抛物线 se pencher. Son taux de changement moyen n'est pas constant — la pente est positive d'un côté du sommet 顶点 et négative de l'autre. Remarquez comment $a$ l'ouvre vers le haut ou vers le bas.

    1.4

    Fonctions polynomiales et taux de variation

    Programme

    Objectif d'apprentissage 1.4.A : Identifier les caractéristiques clés des fonctions polynomiales liées aux taux de variation.

    • 1.4.A.1 Une fonction polynomiale non constante de $x$ est toute représentation fonctionnelle équivalente à la forme analytique $p(x) = a_n x^n + a_{n-1} x^{n-1} + a_{n-2} x^{n-2} + \ldots + a_2 x^2 + a_1 x + a_0$, où $n$ est un entier positif, $a_i$ est un nombre réel pour chaque $i$ allant de $1$ à $n$, et $a_n$ est non nul. Le polynôme a pour degré $n$, son terme dominant est $a_n x^n$, et son coefficient dominant est $a_n$. Une constante est également une fonction polynomiale de degré zéro.
    • 1.4.A.2 Là où une fonction polynomiale change entre croissante et décroissante, ou à l'extrémité incluse d'un polynôme à domaine restreint, la fonction polynomiale aura une valeur de sortie maximale ou minimale locale, ou relative. De tous les maxima locaux, le plus grand est appelé maximum global, ou absolu. De même, le plus petit de tous les minima locaux est appelé minimum global, ou absolu.
    • 1.4.A.3 Entre deux zéros réels distincts d'une fonction polynomiale non constante, il doit y avoir au moins une valeur d'entrée correspondant à un maximum local ou un minimum local.
    • 1.4.A.4 Les fonctions polynomiales de degré pair auront soit un maximum global, soit un minimum global.
    • 1.4.A.5 Les points d'inflexion d'une fonction polynomiale se situent aux valeurs d'entrée où le taux de variation de la fonction passe d'augmentant à décroissant ou de décroissant à croissant. Cela se produit lorsque la courbe d'une fonction polynomiale passe de convexe à concave ou de concave à convexe.

    Source : Description du cours et de l'examen AP College Board

    Une courbe de pont lisse : les graphiques polynomiaux et rationnels modélisent des formes réelles avec asymptotes et virages
    Une courbe de pont lisse : les graphiques polynomiaux et rationnels modélisent des formes réelles avec asymptotes et virages

    Un polynôme 多项式 non constant a la forme

    $$p(x)=a_n x^n + a_{n-1}x^{n-1}+\cdots+a_1 x + a_0,\quad a_n\neq 0.$$
    Son degré 次数 est $n$, son terme dominant 首项 est $a_n x^n$, et son coefficient dominant 首项系数 est $a_n$. Une constante est un polynôme de degré $0$.

    Caractéristiques clés :

    • Là où un polynôme passe de croissant à décroissant (ou inversement), il présente un extremum local (relatif) 局部极值. Le maximum local le plus élevé est le maximum global (absolu) 全局最大值 uniquement lorsque le polynôme en a un – mais la plupart des polynômes sont non bornés (chaque polynôme de degré impair tend vers $\pm\infty$), donc ils n'ont ni maximum ni minimum global.
    • Entre deux zéros réels distincts, il y a au moins un extremum local (maximum ou minimum).
    • Un polynôme de degré pair a soit un maximum global, soit un minimum global.
    • Un point d'inflexion 拐点 est là où le graphique change de concavité – de concave vers le haut 上凹 à concave vers le bas 下凹 ou l'inverse – c'est-à-dire où le taux de variation passe de croissant à décroissant.
    • Une fonction a une symétrie lorsqu'elle est paire 偶函数 – $f(-x)=f(x)$, graphe symétrique par rapport à l'axe $y$ (comme $x^2$, $x^4$) – ou impaire 奇函数 – $f(-x)=-f(x)$, graphe symétrique par rotation autour de l'origine (comme $x^3$, $x^5$). Tester en substituant $-x$ et simplifiant ; plus tard, $\cos\theta$ est paire et $\sin\theta$ est impaire.
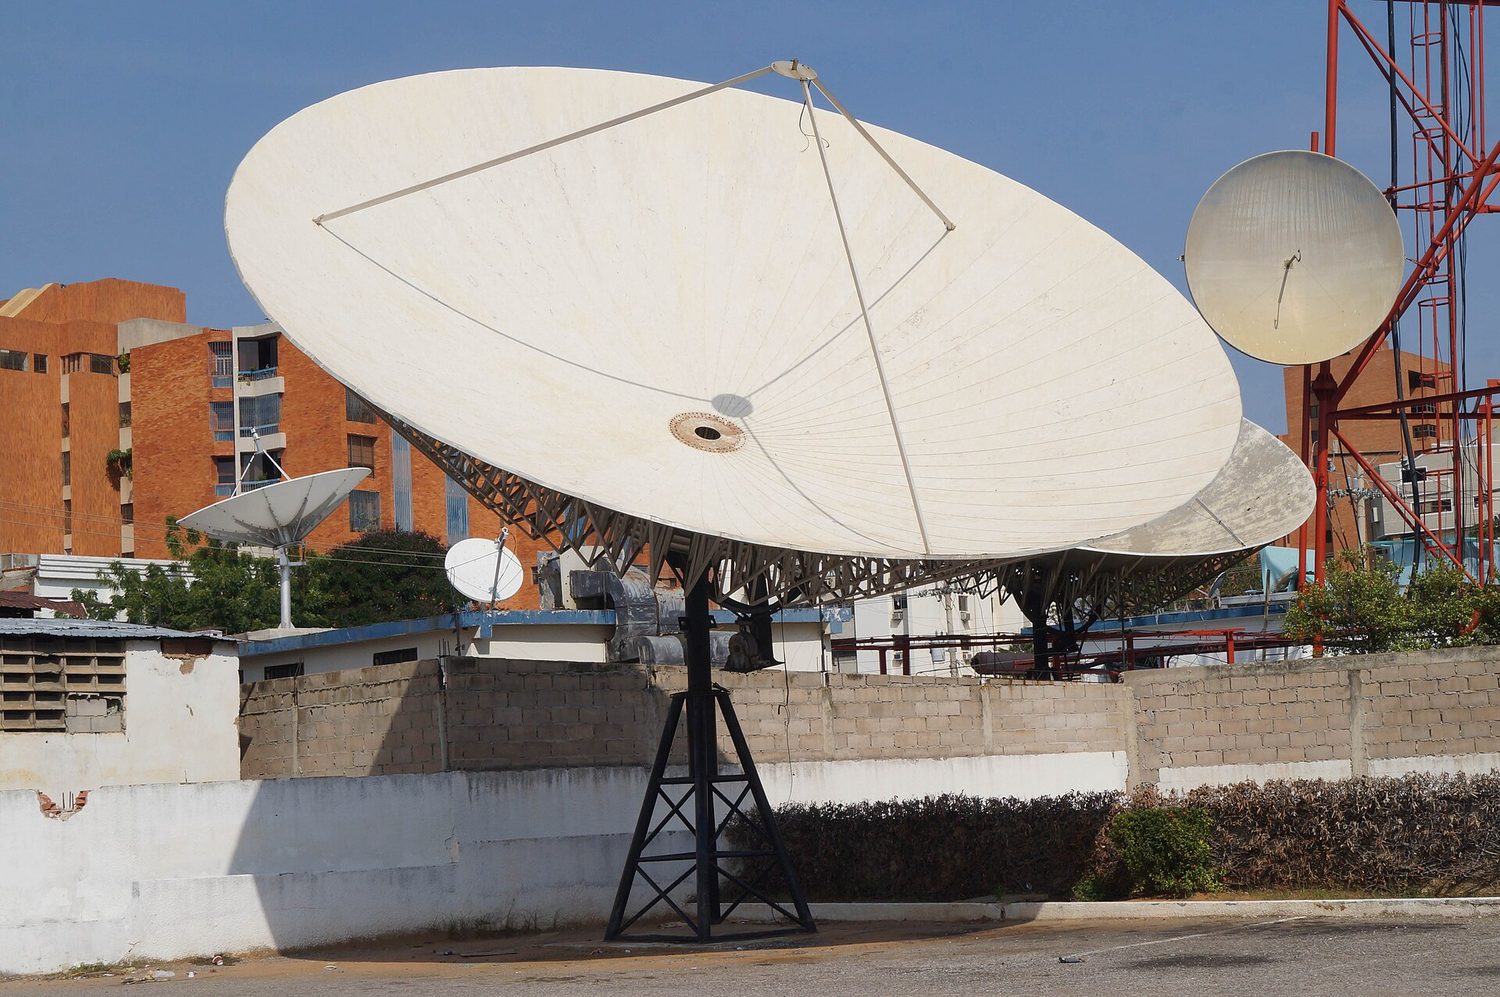
    Un antenne parabolique monté sur un mur, son réflecteur courbé orienté vers le ciel avec le récepteur maintenu au foyer
    Un antenne parabolique est une paraboloïde de révolution : chaque rayon parallèle se réfléchit vers le même foyer
    1.5

    Fonctions polynomiales et zéros complexes

    Programme

    Objectif d'apprentissage 1.5.A : Identifier les caractéristiques clés d'une fonction polynomiale liées à ses zéros lorsque des factorisations appropriées sont disponibles ou avec l'aide d'un logiciel.

    • 1.5.A.1 Oui $a$ est un nombre complexe et $p(a) = 0$, alors $a$ est appelé un zéro de la fonction polynomiale $p$, ou une racine de $p(x) = 0$. Si $a$ est un nombre réel, alors $(x - a)$ est un facteur linéaire de $p$ si et seulement si $a$ est un zéro de $p$.
    • 1.5.A.2 Si un facteur linéaire $(x - a)$ est répété $n$ fois, le zéro correspondant de la fonction polynomiale a une multiplicité $n$. Une fonction polynomiale de degré $n$ possède exactement $n$ zéros complexes en comptant les multiplicités.
    • 1.5.A.3 Oui $a$ est un zéro réel d'une fonction polynomiale $p$, alors la courbe de $y = p(x)$ présente une intersection avec l'axe $x$ au point $(a, 0)$. Par conséquent, les zéros réels d'un polynôme peuvent servir d'extrémités aux intervalles satisfaisant les inégalités polynomiales.
    • 1.5.A.4 Oui $a + bi$ est un zéro non réel d'une fonction polynomiale $p$, alors son conjugué $a - bi$ est également un zéro de $p$.
    • 1.5.A.5 Si le zéro réel, $a$, d'une fonction polynomiale a une multiplicité paire, alors les signes des valeurs de sortie sont les mêmes pour les valeurs d'entrée proches de $x = a$. Pour ces fonctions polynomiales, la courbe sera tangente à l'axe $x$ au point $x = a$.
    • 1.5.A.6 Le degré d'une fonction polynomiale peut être déterminé en examinant les différences successives des valeurs de sortie sur des valeurs d'entrée à intervalles égaux. Le degré de la fonction polynomiale est égal à la plus petite valeur $n$ pour laquelle les différences $n$-ièmes successives sont constantes.

    Objectif d'apprentissage 1.5.B : Déterminer si une fonction polynomiale est paire ou impaire.

    • 1.5.B.1 Une fonction paire est symétrique graphiquement par rapport à la droite $x = 0$ et possède analytiquement la propriété $f(-x) = f(x)$. Si $n$ est paire, alors un polynôme de la forme $p(x) = a_n x^n$, où $n \geq 1$ et $a_n \neq 0$, est une fonction paire.
    • 1.5.B.2 Une fonction impaire est symétrique graphiquement par rapport au point $(0, 0)$ et possède analytiquement la propriété $f(-x) = -f(x)$. Si $n$ est impair, alors un polynôme de la forme $p(x) = a_n x^n$, où $n \geq 1$ et $a_n \neq 0$, est une fonction impaire.

    Source : Description du cours et de l'examen AP College Board

    Un zéro 零点 (ou une racine 根) de $p$ est un nombre $a$ tel que $p(a)=0$. Pour un réel $a$, $(x-a)$ est un facteur de $p$ si et seulement si $a$ est un zéro. Si le facteur $(x-a)$ est répété $n$ fois, ce zéro a une multiplicité 重数 $n$. En comptant les multiplicités, un polynôme de degré-$n$ possède exactement $n$ zéros complexes 复数.

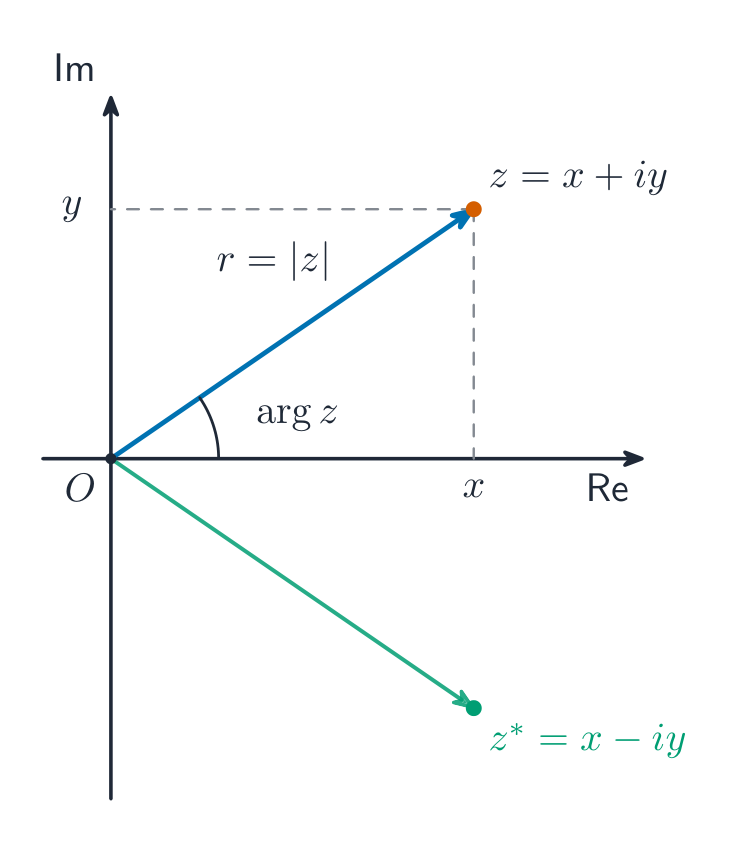
    Un nombre complexe sur un diagramme d'Argand : le module est la distance, l'argument l'angle
    Un nombre complexe sur un diagramme d'Argand : le module est la distance, l'argument l'angle
    • Un zéro réel $a$ donne une ordonnée à l'origine $x$ au point $(a,0)$ ; les zéros réels sont les extrémités des intervalles où $p(x)\ge 0$ ou $\le 0$.
    • Les zéros non réels viennent par paires conjuguées 共轭 : si $a+bi$ est un zéro, alors $a-bi$ l'est aussi.
    • À un zéro réel de multiplicité paire, la courbe est tangente à l'axe des $x$ (elle touche mais ne traverse pas) ; à multiplicité impaire, elle traverse.
    • Le degré correspond au plus petit $n$ pour lequel les $n$ièmes différences successives de sorties espacées régulièrement deviennent constantes.
    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    complex/ˈkɒmpleks/ 复数 fù shù
    conjugate/ˈkɒndʒuːɡeɪt/ 共轭 gòng è
    1.6

    Fonctions Polynomiales et Comportement Asymptotique

    Programme

    Objectif d'apprentissage 1.6.A : Décrire les comportements asymptotiques des fonctions polynomiales.

    • 1.6.A.1 Lorsque les valeurs d'entrée d'une fonction polynomiale non constante augmentent sans limite, les valeurs de sortie augmenteront ou diminueront sans limite. La notation mathématique correspondante est $\lim_{x \to \infty} p(x) = \infty$ ou $\lim_{x \to \infty} p(x) = -\infty$.
    • 1.6.A.2 Lorsque les valeurs d'entrée d'une fonction polynomiale non constante diminuent sans limite, les valeurs de sortie augmenteront ou diminueront sans limite. La notation mathématique correspondante est $\lim_{x \to -\infty} p(x) = \infty$ ou $\lim_{x \to -\infty} p(x) = -\infty$.
    • 1.6.A.3 Le degré et le signe du terme dominant d'un polynôme déterminent le comportement asymptotique de la fonction polynomiale, car lorsque les valeurs d'entrée augmentent ou diminuent sans limite, les valeurs du terme dominant dominent celles de tous les termes de degré inférieur.

    Source : Description du cours et de l'examen AP College Board

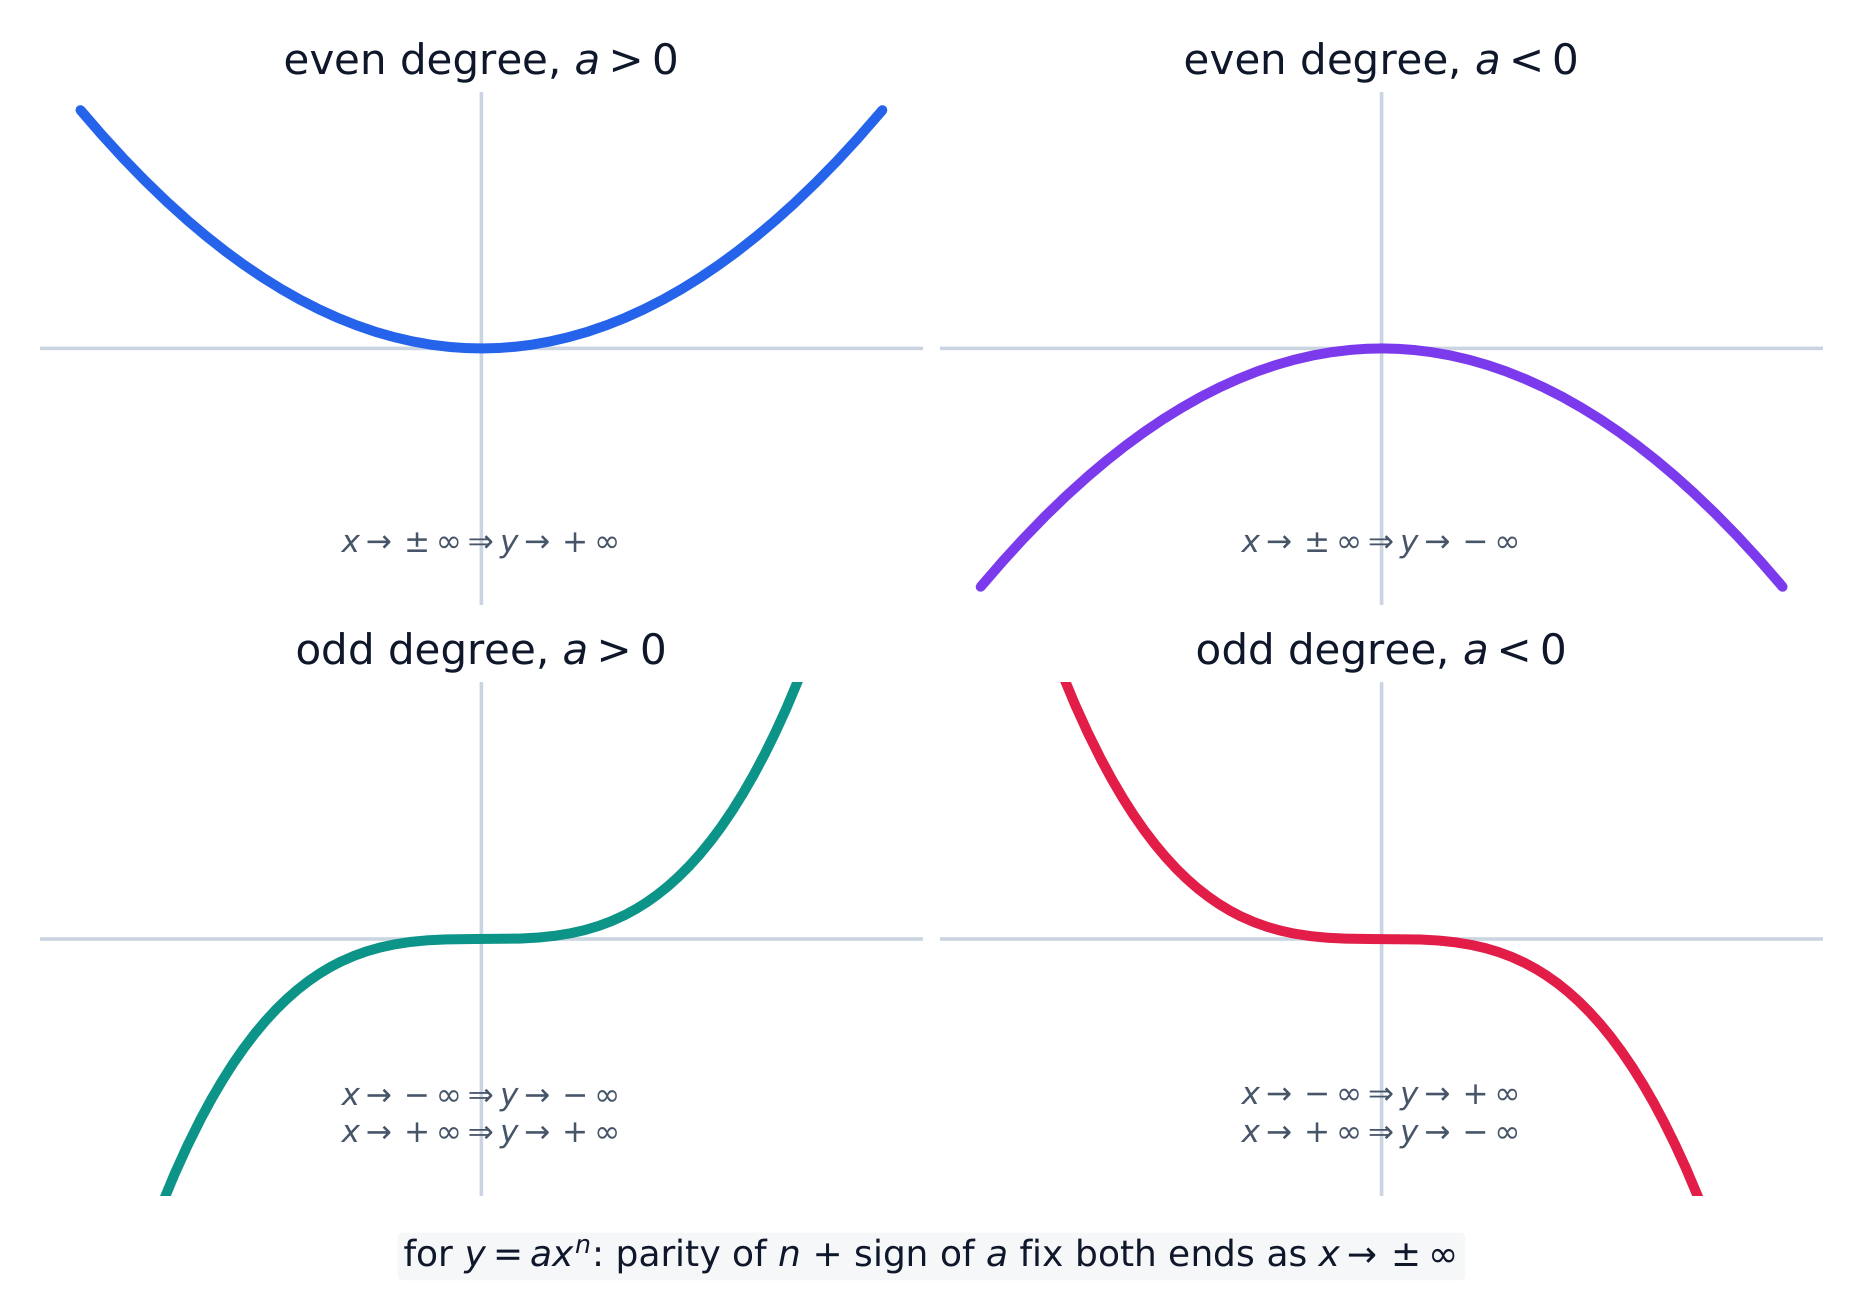
    Le comportement asymptotique 末端行为 décrit vers où tend une fonction lorsque l'entrée croît sans limite. Pour un polynôme non constant, lorsque $x\to\pm\infty$, la sortie tend vers $+\infty$ ou $-\infty$, noté par exemple $\lim_{x\to\infty}p(x)=\infty$. La direction dépend entièrement du terme dominant $a_n x^n$, car pour de grandes valeurs de $|x|$, il domine tous les termes de degré inférieur : le signe de $a_n$ et la parité de $n$ fixent les deux extrémités.

    Les extrémités de tout polynôme sont déterminées par la parité de son degré et le signe de son coefficient dominant
    Les extrémités de tout polynôme sont déterminées par la parité de son degré et le signe de son coefficient dominant
    Explorer

    Voir comment le terme dominant fixe le comportement aux extrémités

    y = ax³ + bx² + cx + d

    Le terme dominant détermine les extrémités. Pour une cubique avec $a>0$, la courbe descend à gauche et monte à droite ; changez $a<0$ pour inverser les deux extrémités. Lorsque $x\to\pm\infty$, le terme de plus haut degré domine tous les autres termes.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    End behavior/end bɪˈheɪvjə/ 末端行为 mò duān xíng wéi
    rational function/ˈræʃənl ˈfʌŋkʃn/ 有理函数 yǒu lǐ hán shù
    slant asymptote/slænt ˈæsɪmptəʊt/ 斜渐近线 xié jiàn jìn xiàn
    horizontal asymptote/ˌhɒrɪˈzɒntl ˈæsɪmptəʊt/ 水平渐近线 shuǐ píng jiàn jìn xiàn
    vertical asymptote/ˈvɜːtɪkl ˈæsɪmptəʊt/ 垂直渐近线 chuí zhí jiàn jìn xiàn
    hole/həʊl/ 空洞 kōng dòng
    Polynomial long division/ˌpɒlɪˈnəʊmɪəl lɒŋ dɪˈvɪʒn/ 多项式长除法 duō xiàng shì zhǎng chú fǎ
    1.7

    Fonctions Rationnelles et Comportement Asymptotique

    Programme

    Objectif d'apprentissage 1.7.A : Décrire les comportements asymptotiques des fonctions rationnelles.

    • 1.7.A.1 Une fonction rationnelle est représentée analytiquement comme un quotient de deux fonctions polynomiales et donne une mesure de la taille relative de la fonction polynomiale au numérateur par rapport à la fonction polynomiale au dénominateur pour chaque valeur dans le domaine de la fonction rationnelle.
    • 1.7.A.2 Le comportement asymptotique d'une fonction rationnelle sera le plus affecté par le polynôme ayant le plus grand degré, car ses valeurs domineront celles de la fonction rationnelle pour les valeurs d'entrée de grande magnitude. Pour les valeurs d'entrée de grande magnitude, un polynôme est dominé par son terme dominant. Par conséquent, le comportement asymptotique d'une fonction rationnelle peut être compris en examinant le quotient correspondant des termes dominants.
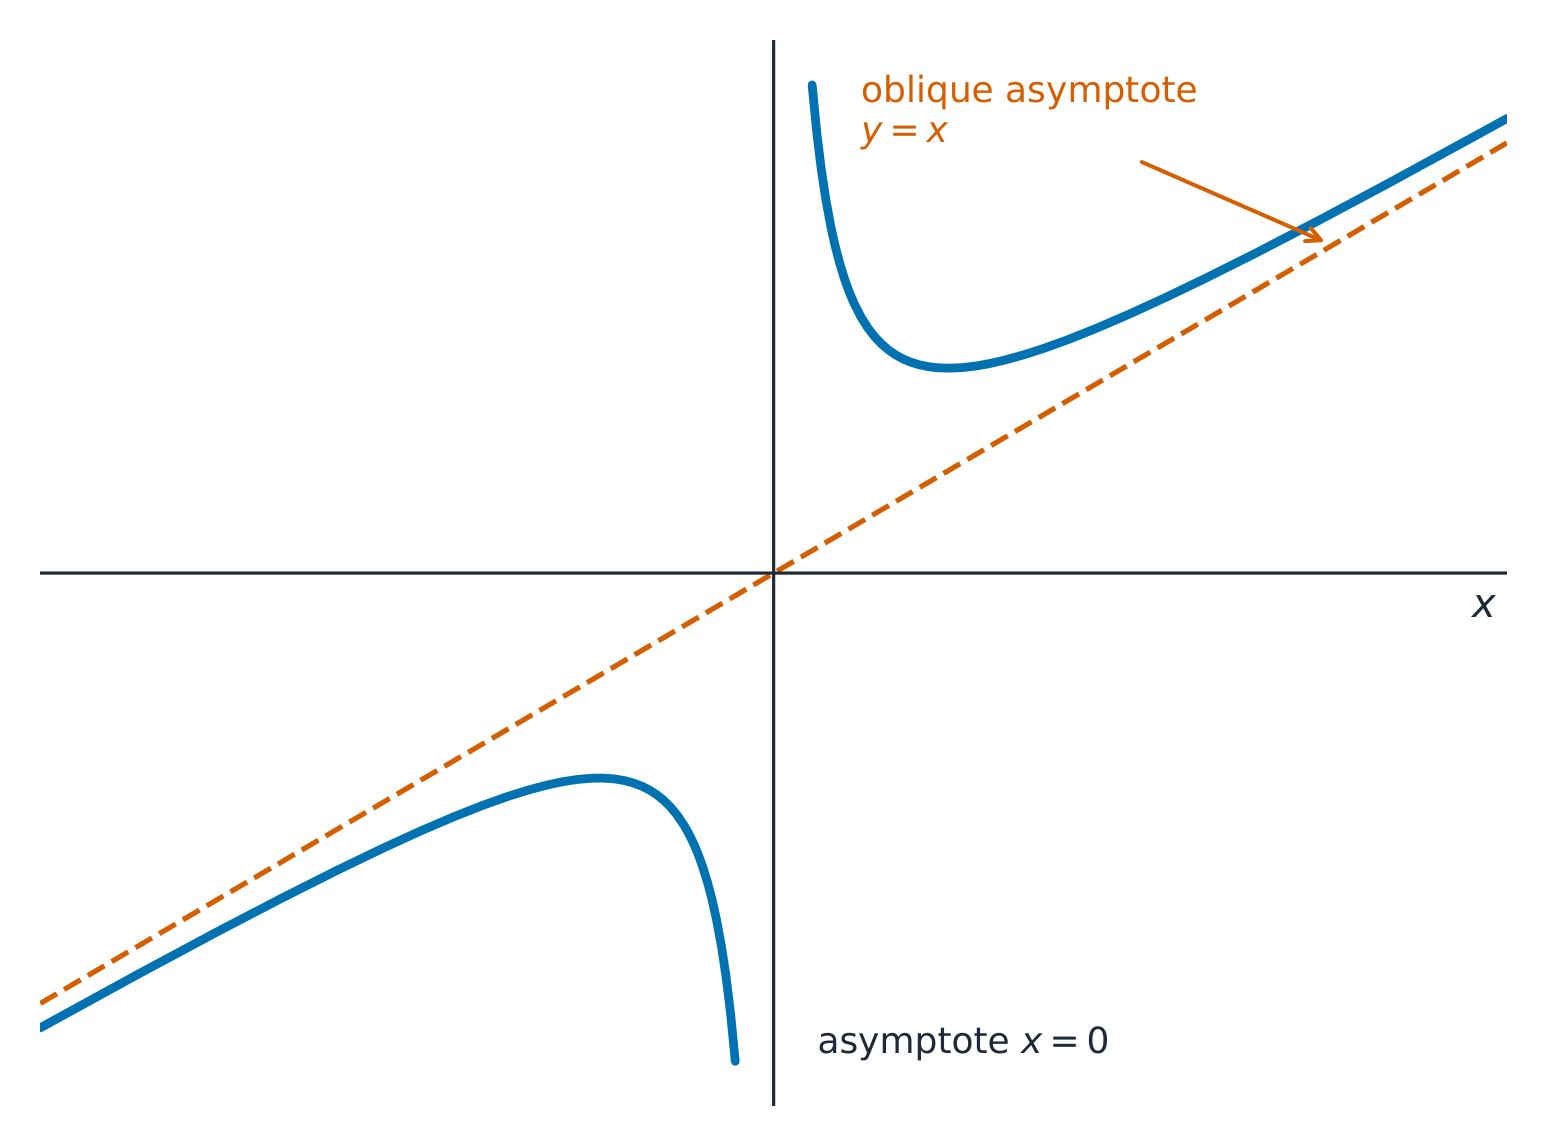
    • 1.7.A.3 Si le polynôme au numérateur domine celui au dénominateur pour les valeurs d'entrée de grande magnitude, alors le quotient des termes dominants est un polynôme non constant, et la fonction rationnelle originale a le comportement asymptotique de ce polynôme. Si ce polynôme est linéaire, alors la courbe de la fonction rationnelle a une asymptote oblique parallèle à la courbe de la droite.
    • 1.7.A.4 Si aucun des polynômes d'une fonction rationnelle ne domine l'autre pour les valeurs d'entrée de grande magnitude, alors le quotient des termes dominants est une constante, et cette constante indique l'emplacement d'une asymptote horizontale de la courbe de la fonction rationnelle originale.
    • 1.7.A.5 Si le polynôme au dénominateur domine celui au numérateur pour les valeurs d'entrée de grande magnitude, alors le quotient des termes dominants est une fonction rationnelle avec une constante au numérateur et un polynôme non constant au dénominateur, et la courbe de la fonction rationnelle originale a une asymptote horizontale à $y = 0$.
    • 1.7.A.6 Lorsque la courbe d'une fonction rationnelle $r$ a une asymptote horizontale à $y = b$, où $b$ est une constante, les valeurs de sortie de la fonction rationnelle se rapprochent arbitrairement de $b$ et restent arbitrairement proches de $b$ lorsque les valeurs d'entrée augmentent ou diminuent sans limite. La notation mathématique correspondante est $\lim_{x \to \infty} r(x) = b$ ou $\lim_{x \to -\infty} r(x) = b$.

    Source : Description du cours et de l'examen AP College Board

    Une fonction rationnelle 有理函数 est le quotient de deux polynômes, $r(x)=\dfrac{\text{numerator}}{\text{denominator}}$. Son comportement asymptotique est régi par le quotient des termes dominants :

    Lorsque le numérateur a un degré supérieur, la courbe approche une asymptote oblique
    Lorsque le numérateur a un degré supérieur, la courbe approche une asymptote oblique
    • Degré du numérateur > degré du dénominateur : le quotient est un polynôme non constant, et $r$ suit le comportement asymptotique de ce polynôme. Si ce quotient est linéaire, la courbe possède une asymptote oblique 斜渐近线.
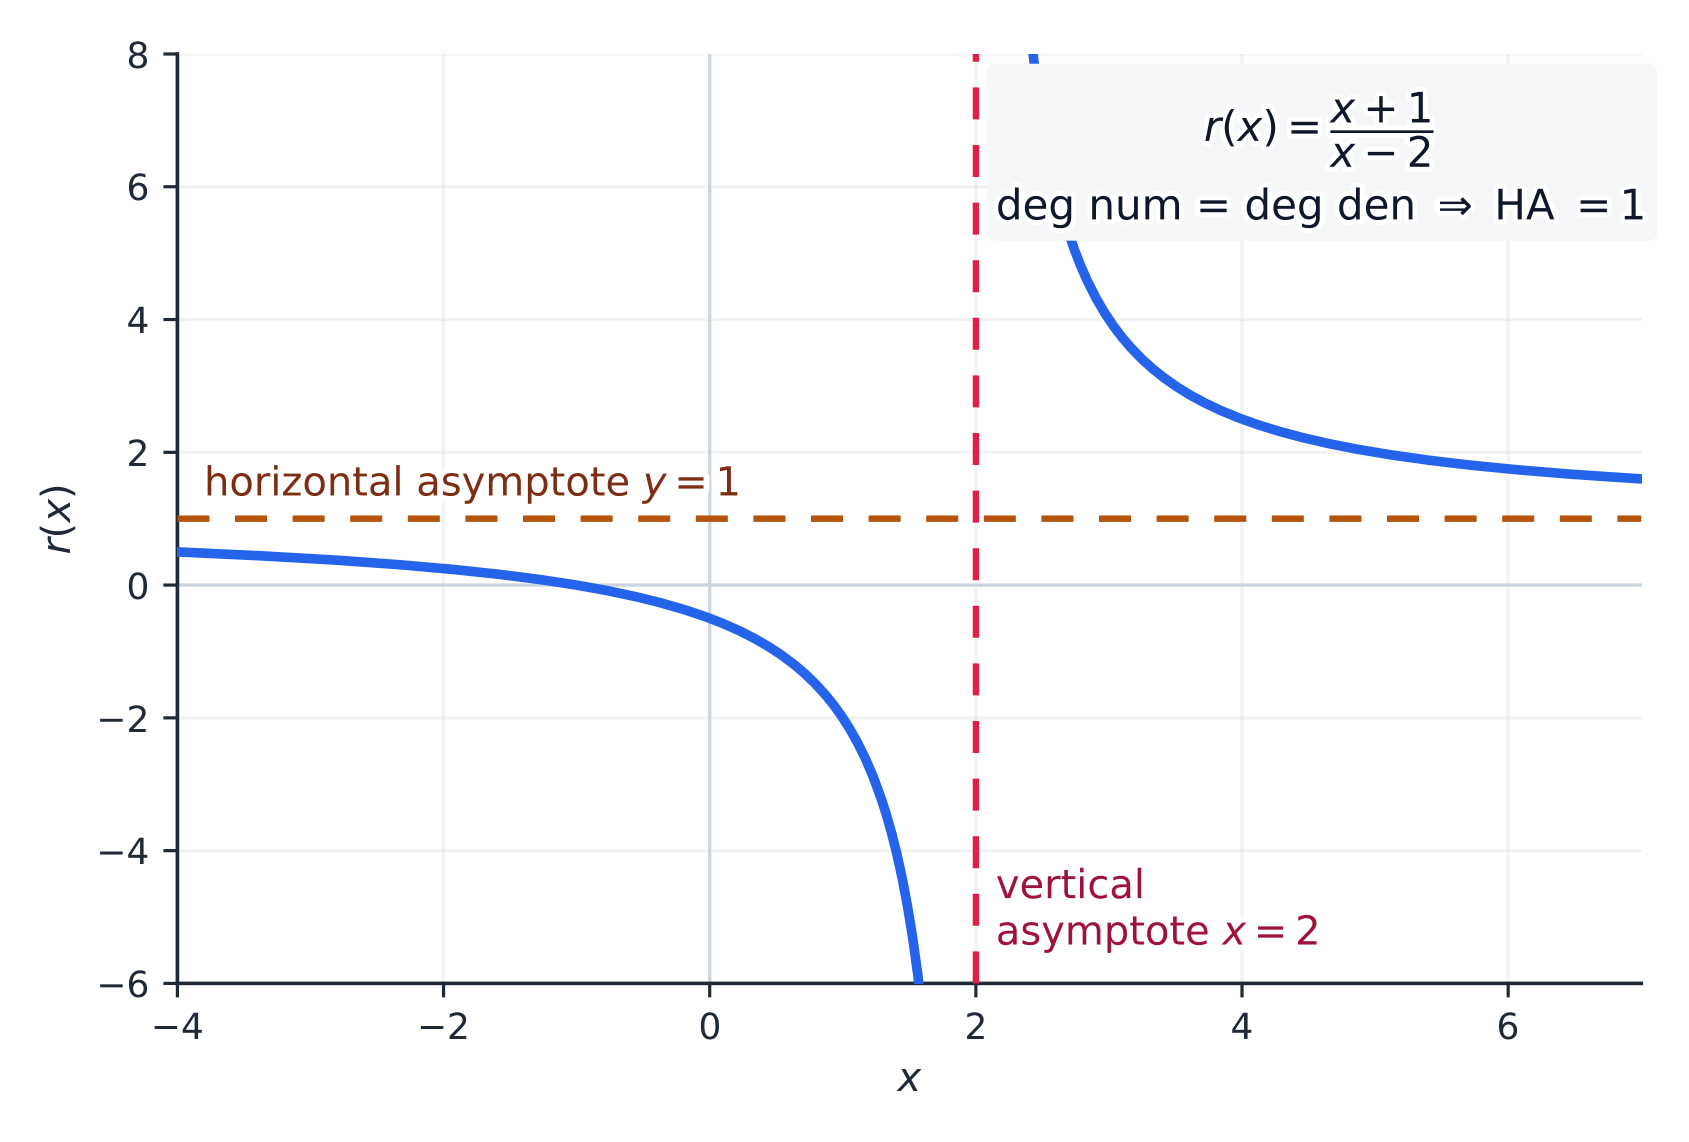
    • Degrés égaux : le quotient est une constante, donnant une asymptote horizontale 水平渐近线 $y=$ le rapport des coefficients dominants.
    • Degré du numérateur < degré du dénominateur : le quotient tend vers $0$, donc l'asymptote horizontale est $y=0$.

    À une asymptote horizontale $y=b$, les sorties se rapprochent et restent arbitrairement proches de $b$ : $\lim_{x\to\pm\infty}r(x)=b$.

    1.8

    Fonctions Rationnelles et Zéros

    Programme

    Objectif d'apprentissage 1.8.A : Déterminer les zéros des fonctions rationnelles.

    • 1.8.A.1 Les zéros réels d'une fonction rationnelle correspondent aux zéros réels du numérateur pour de telles valeurs dans son domaine.
    • 1.8.A.2 Les zéros réels des deux fonctions polynomiales d'une fonction rationnelle $r$ sont des extrémités ou des asymptotes pour les intervalles satisfaisant les inégalités de la fonction rationnelle $r(x) \geq 0$ ou $r(x) \leq 0$.

    Source : Description du cours et de l'examen AP College Board

    Les zéros réels d'une fonction rationnelle sont les zéros réels de son numérateur qui appartiennent encore au domaine. Ces zéros, ainsi que ceux du dénominateur, divisent la droite réelle en les intervalles à tester lors de la résolution d'inégalités $r(x)\ge 0$ ou $r(x)\le 0$.

    1.9

    Fonctions Rationnelles et Asymptotes Verticales

    Programme

    Objectif d'apprentissage 1.9.A : Déterminer les asymptotes verticales des graphes de fonctions rationnelles.

    • 1.9.A.1 Si la valeur $a$ est un zéro réel de la fonction polynomiale au dénominateur d'une fonction rationnelle et n'est pas aussi un zéro réel de la fonction polynomiale au numérateur, alors la courbe de la fonction rationnelle a une asymptote verticale à $x = a$. De plus, une asymptote verticale se produit également à $x = a$ si la multiplicité de $a$ en tant que zéro réel dans le dénominateur est supérieure à sa multiplicité en tant que zéro réel dans le numérateur.
    • 1.9.A.2 Près d'une asymptote verticale, $x = a$, d'une fonction rationnelle, les valeurs de la fonction polynomiale au dénominateur sont arbitrairement proches de zéro, donc les valeurs de la fonction rationnelle $r$ augmentent ou diminuent sans limite. La notation mathématique correspondante est $\lim_{x \to a^+} r(x) = \infty$ ou $\lim_{x \to a^+} r(x) = -\infty$ pour les valeurs d'entrée proches de $a$ et supérieures à $a$, et $\lim_{x \to a^-} r(x) = \infty$ ou $\lim_{x \to a^-} r(x) = -\infty$ pour les valeurs d'entrée proches de $a$ et inférieures à $a$.

    Source : Description du cours et de l'examen AP College Board

    Une asymptote verticale 垂直渐近line apparaît à $x=a$ lorsque $a$ est un zéro du dénominateur mais n'est pas annulé par le numérateur – plus précisément, lorsque sa multiplicité dans le dénominateur excède celle dans le numérateur. Près de celui-ci, le dénominateur étant quasi nul, $r$ explose vers $\pm\infty$ : $\lim_{x\to a^{\pm}}r(x)=\pm\infty$. Vérifier chaque côté, car les deux côtés peuvent diverger en sens opposé.

    Exemple résolu. Décrire $r(x)=\dfrac{2x^2+3}{x^2-1}$. Le numérateur et le dénominateur ont des degrés égaux, donc l'asymptote horizontale est $y=\dfrac{2}{1}=2$. Le dénominateur $x^2-1$ s'annule en $x=\pm1$ et ne s'annule pas, donc il y a des asymptotes verticales en $x=1$ et $x=-1$.

    Une fonction rationnelle approchant une asymptote verticale et une asymptote horizontale
    Une fonction rationnelle approchant une asymptote verticale et une asymptote horizontale
    Explorer

    Explorer une asymptote verticale

    y = a/(x − b) + c

    Ceci est $y = \dfrac{a}{x-b} + c$. La graphique explose vers $\pm\infty$ à l'asymptote verticale 竖直渐近线 $x = b$ (où le dénominateur est zéro) et se stabilise vers l'asymptote horizontale 水平渐近线 $y = c$. Faites glisser $b$ et $c$ pour déplacer chaque ligne.

    1.10

    Fonctions Rationnelles et Trousses

    Programme

    Objectif d'apprentissage 1.10.A : Déterminer les trous dans les graphiques de fonctions rationnelles.

    • 1.10.A.1 Si la multiplicité d'une racine réelle du numérateur est supérieure ou égale à sa multiplicité dans le dénominateur, alors le graphique de la fonction rationnelle présente un trou à la valeur d'entrée correspondante.
    • 1.10.A.2 Si le graphique d'une fonction rationnelle $r$ présente un trou en $x = c$, alors l'emplacement du trou peut être déterminé en examinant les valeurs de sortie correspondant aux valeurs d'entrée suffisamment proches de $c$. Si des valeurs d'entrée suffisamment proches de $c$ correspondent à des valeurs de sortie arbitrairement proches de $L$, alors le trou est situé au point de coordonnées $(c, L)$. La notation mathématique correspondante est $\lim_{x \to c} r(x) = L$. Il convient de noter que $\lim_{x \to c^-} r(x) = \lim_{x \to c^+} r(x) = \lim_{x \to c} r(x) = L$.

    Source : Description du cours et de l'examen AP College Board

    Un trou 空洞 (point amovible) se produit à $x=c$ lorsqu'un facteur s'annule – la multiplicité de l'zéro $c$ dans le numérateur est au moins égale à sa multiplicité dans le dénominateur. Le graphe manque d'un seul point. Sa hauteur est la limite de la fonction simplifiée : si les entrées proches de $c$ donnent des sorties proches de $L$, le trou est à $(c,L)$, et $\lim_{x\to c}r(x)=L$.

    1.11

    Représentations Équivalentes des Expressions Polynomiales et Rationnelles

    Programme

    Objectif d'apprentissage 1.11.A : Réécrire les expressions polynomiales et rationnelles sous une forme équivalente.

    • 1.11.A.1 Puisque la forme factorisée d'un polynôme ou d'une fonction rationnelle fournit facilement des informations sur les racines réelles, elle peut révéler des informations sur les $x$-intercepts, les asymptotes, les trous, le domaine et l'image.
    • 1.11.A.2 La forme standard d'un polynôme ou d'une fonction rationnelle peut révéler des informations sur les comportements aux bornes de la fonction.
    • 1.11.A.3 Les informations extraites de différentes représentations analytiques du même polynôme ou de la même fonction rationnelle peuvent être utilisées pour répondre à des questions en contexte.

    Objectif d'apprentissage 1.11.B : Déterminer le quotient de deux fonctions polynomiales à l'aide de la division longue.

    • 1.11.B.1 La division longue de polynômes est un processus algébrique similaire à la division longue numérique impliquant un quotient et un reste. Si le polynôme $f$ est divisé par le polynôme $g$, alors $f$ peut être réécrit comme $f(x) = g(x)q(x) + r(x)$, où $q$ est le quotient, $r$ est le reste, et le degré de $r$ est inférieur au degré de $g$.
    • 1.11.B.2 Le résultat de la division longue de polynômes est utile pour trouver les équations des asymptotes obliques des graphiques de fonctions rationnelles.

    Objectif d'apprentissage 1.11.C : Réécrire le produit répété de binômes en utilisant le théorème du binôme.

    • 1.11.C.1 Le théorème du binôme utilise les entrées d'une seule ligne du triangle de Pascal pour développer plus facilement des expressions de la forme $(a + b)^n$, y compris des fonctions polynomiales de la forme $p(x) = (x + c)^n$, où $c$ est une constante.

    Source : Description du cours et de l'examen AP College Board

    La même expression, écrite différemment, met en évidence différentes caractéristiques :

    • La forme factorisée montre les zéros réels, et donc les intersections $x$-axis, les trous, les asymptotes verticales et le domaine.
    • La forme standard (développée) montre le degré et le terme dominant, et donc le comportement asymptotique.

    La division euclidienne de polynômes 多项式长除法 réécrit $f(x)=g(x)\,q(x)+r(x)$, où $q$ est le quotient 商 et $r$ le reste 余数 (de degré inférieur à $g$). Le quotient donne l'équation d'une asymptote oblique lorsque le degré du numérateur est d'une unité supérieur à celui du dénominateur.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    quotient/ˈkwəʊʃənt/ 商 shāng
    remainder/rɪˈmeɪndə/ 余数 yú shù
    1.12

    Transformations de Fonctions

    Programme

    Objectif d'apprentissage 1.12.A : Construire une fonction qui est une transformation additive et/ou multiplicative d'une autre fonction.

    • 1.12.A.1 La fonction $g(x) = f(x) + k$ est une transformation additive de la fonction $f$ qui entraîne une translation verticale du graphique de $f$ de $k$ unités.
    • 1.12.A.2 La fonction $g(x) = f(x + h)$ est une transformation additive de la fonction $f$ qui entraîne une translation horizontale du graphique de $f$ de $-h$ unités.
    • 1.12.A.3 La fonction $g(x) = a f(x)$, où $a \neq 0$, est une transformation multiplicative de la fonction $f$ qui entraîne une dilatation verticale du graphique de $f$ par un facteur de $|a|$. Si $a < 0$, la transformation implique une réflexion par rapport à l'axe $x$.
    • 1.12.A.4 La fonction $g(x) = f(bx)$, où $b \neq 0$, est une transformation multiplicative de la fonction $f$ qui entraîne une dilatation horizontale du graphique de $f$ par un facteur de $\left| \dfrac{1}{b} \right|$. Si $b < 0$, la transformation implique une réflexion par rapport à l'axe $y$.
    • 1.12.A.5 Les transformations additives et multiplicatives peuvent être combinées, résultant en des combinaisons de translations horizontales et verticales ainsi que de dilations.
    • 1.12.A.6 Le domaine et l'image d'une fonction qui est une transformation d'une fonction mère peuvent être différents de ceux de la fonction mère.

    Source : Description du cours et de l'examen AP College Board

    Transformations de graphiques

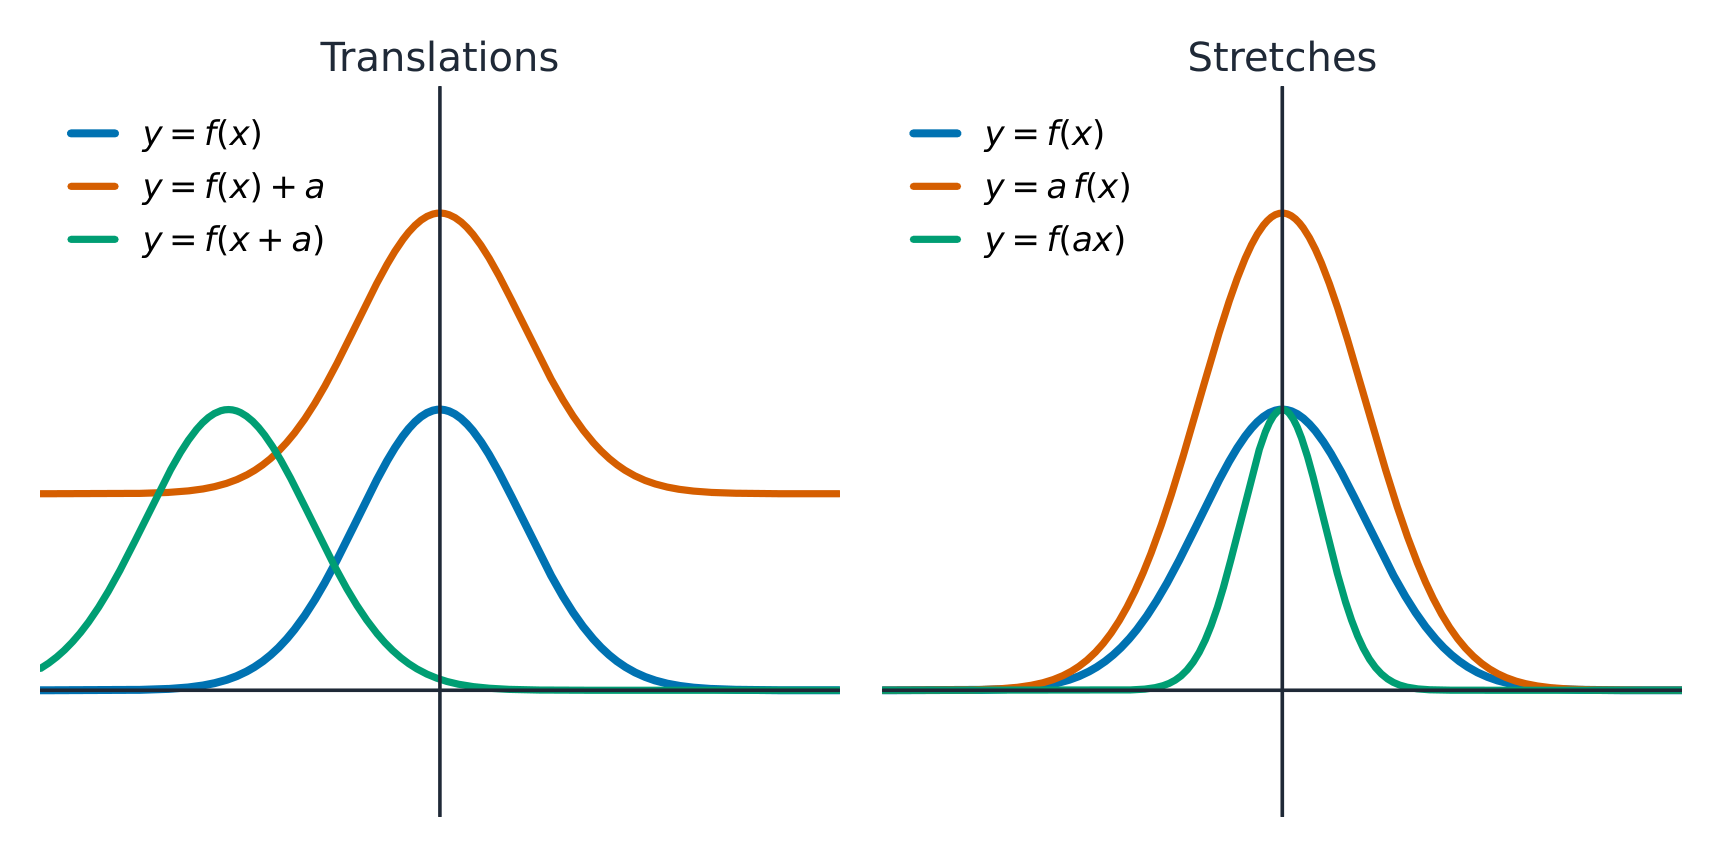
    Une transformation 变换 construit une nouvelle fonction à partir d'une ancienne $f$ :

    Ajouter à la sortie ou à l'entrée déplace la courbe ; un multiplicateur l'étire
    Ajouter à la sortie ou à l'entrée déplace la courbe ; un multiplicateur l'étire
    • Translations 平移 (décalages) : $f(x)+k$ se déplace haut/bas ; $f(x-h)$ se déplace droite/gauche.
    • Dilations 伸缩 (étirements) : $a\,f(x)$ étire verticalement ; $f(bx)$ étire horizontalement.
    • Réflexions 反射 : $-f(x)$ se reflète par rapport à l'axe des $x$ ; $f(-x)$ se reflète par rapport à l'axe des $y$.

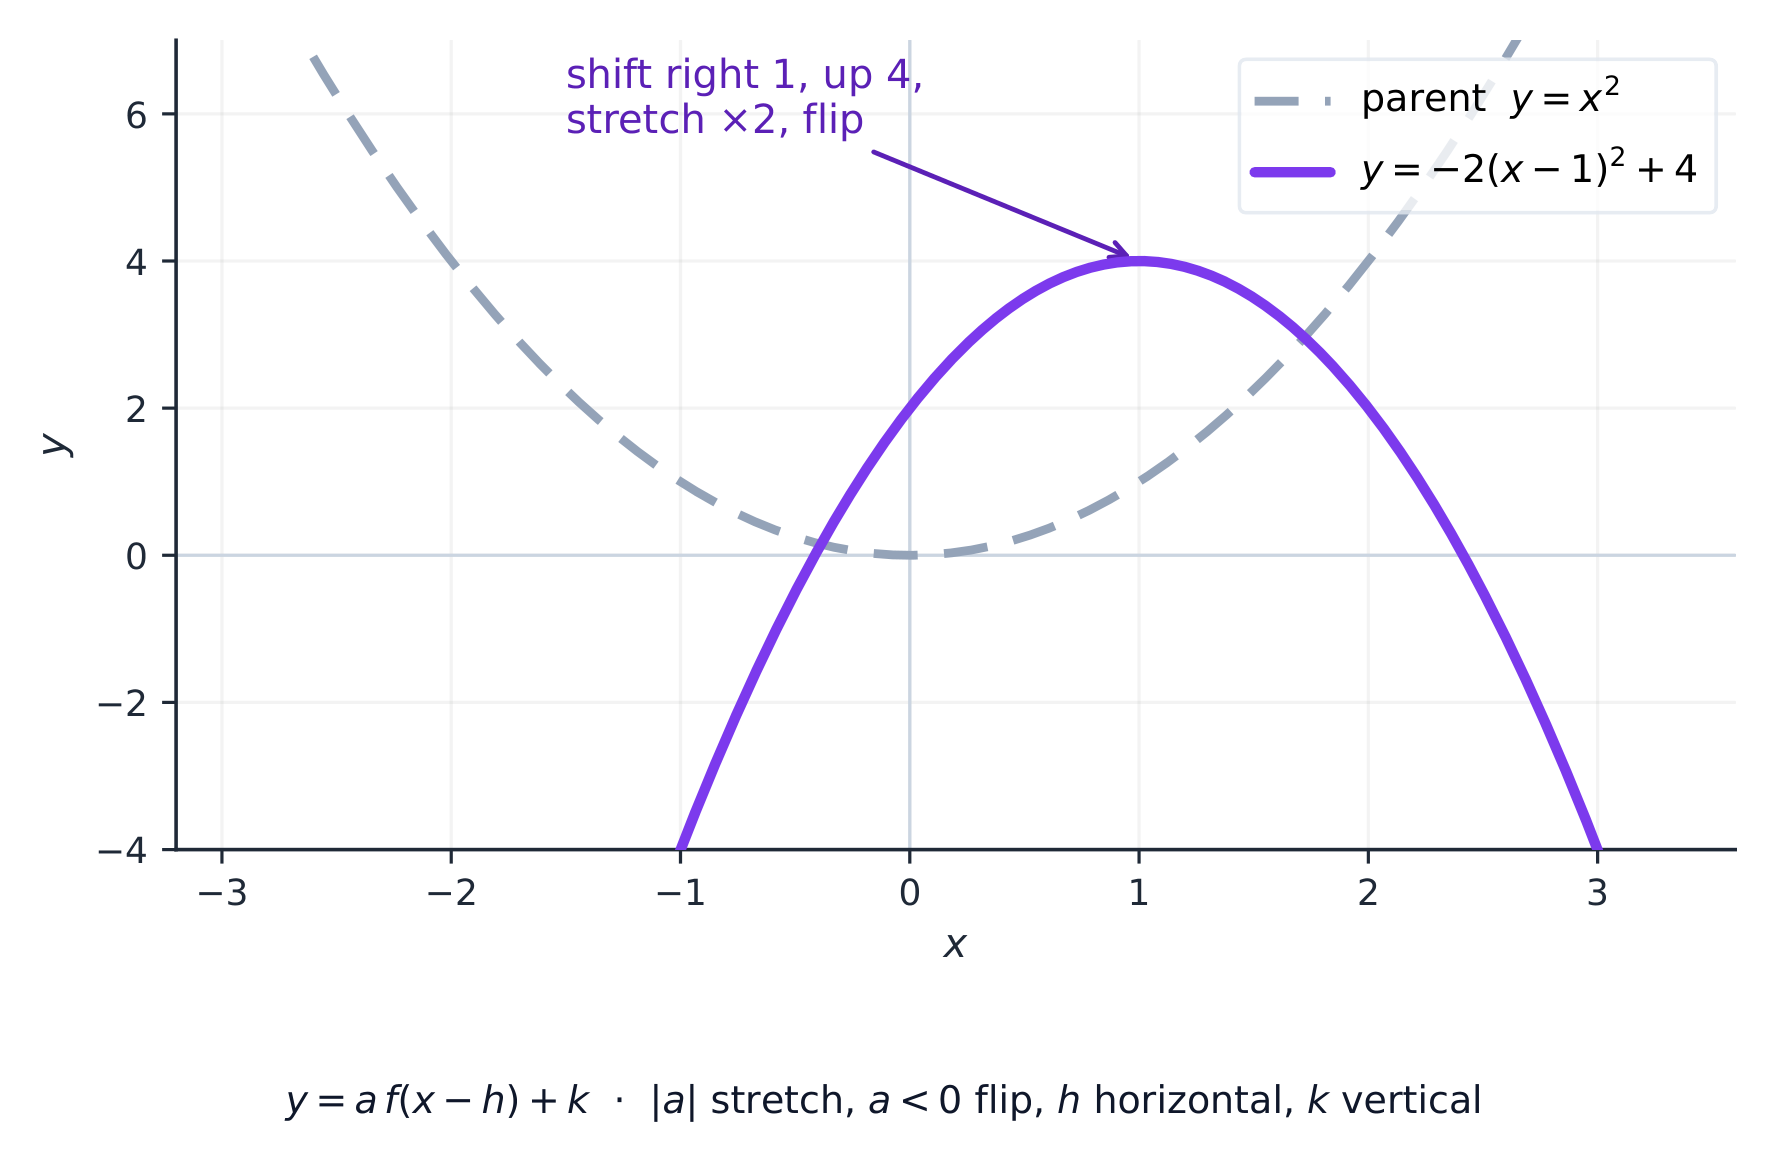
    Combiner des décalages additifs et des étirements multiplicatifs permet de modéliser des versions décalées et mises à l'échelle d'une forme connue.

    Transformer la parabole parente : décalage, étirement et réflexion
    Transformer la parabole parente : décalage, étirement et réflexion
    Explorer

    Explorer les translations, étirements et inversions

    Choisissez traduire, réfléchir, tourner ou agrandir et changez la quantité. Regardez quelles caractéristiques restent les mêmes — une transformation 变换 déplace tout le graphique sans changer sa règle sous-jacente.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    transformation/trænsfɔːˈmeɪʃn/ 变换 biàn huàn
    Translations/trænˈsleɪʃnz/ 平移 píng yí
    Dilations/daɪˈleɪʃnz/ 伸缩 shēn suō
    Reflections/rɪˈflekʃnz/ 反射 fǎn shè
    model/ˈmɒdl/ 模型 mó xíng
    assumptions/əˈsʌmpʃnz/ 假设 jiǎ shè
    piecewise-defined function/ˈpiːswaɪz dɪˈfaɪnd ˈfʌŋkʃn/ 分段函数 fēn duàn hán shù
    1.13

    Sélection de Modèles et Articulation des Hypothèses

    Programme

    Objectif d'apprentissage 1.13.A : Identifier un type de fonction approprié pour construire un modèle fonctionnel pour un scénario donné.

    • 1.13.A.1 Les fonctions linéaires modélisent des ensembles de données ou des aspects de scénarios contextuels qui présentent approximativement des taux de variation constants.
    • 1.13.A.2 Les fonctions quadratiques modélisent des ensembles de données ou des aspects de scénarios contextuels qui présentent approximativement des taux de variation linéaires, ou des ensembles de données approximativement symétriques avec une valeur maximale ou minimale unique.
    • 1.13.A.3 Les contextes géométriques impliquant une aire ou deux dimensions peuvent souvent être modélisés par des fonctions quadratiques. Les contextes géométriques impliquant un volume ou trois dimensions peuvent souvent être modélisés par des fonctions cubiques.
    • 1.13.A.4 Les fonctions polynomiales modélisent des ensembles de données ou des scénarios contextuels présentant plusieurs racines réelles ou plusieurs maxima ou minima.
    • 1.13.A.5 Une fonction polynomiale de degré $n$ modélise des ensembles de données ou des scénarios contextuels qui présentent approximativement des $n$ièmes différences constantes non nulles.
    • 1.13.A.6 Une fonction polynomiale de degré $n$ ou moins peut être utilisée pour modéliser un graphique de $n + 1$ points avec des valeurs d'entrée distinctes.
    • 1.13.A.7 Une fonction définie par morceaux consiste en un ensemble de fonctions définies sur des intervalles de domaine non chevauchants et est utile pour modéliser un ensemble de données ou un scénario contextuel qui présente des caractéristiques différentes sur différents intervalles.

    Objectif d'apprentissage 1.13.B : Décrire les hypothèses et restrictions liées à la construction d'un modèle fonctionnel.

    • 1.13.B.1 Un modèle peut avoir des hypothèses sous-jacentes sur ce qui est constant dans le modèle.
    • 1.13.B.2 Un modèle peut avoir des hypothèses sous-jacentes sur la manière dont les quantités varient ensemble.
    • 1.13.B.3 Un modèle peut nécessiter des restrictions de domaine basées sur des indices mathématiques, des indices contextuels ou des valeurs extrêmes dans l'ensemble de données.
    • 1.13.B.4 Un modèle peut nécessiter des restrictions d'image, telles que l'arrondi des valeurs, basé sur des indices mathématiques, des indices contextuels ou des valeurs extrêmes dans l'ensemble de données.

    Source : Description du cours et de l'examen AP College Board

    Choisir un modèle 模型 signifie associer un type de fonction à la façon dont une grandeur évolue. Un modèle linéaire convient à un taux de variation constant ; un quadratique à une seconde différence constante ; un polynôme aux données présentant plusieurs changements de direction. Dans des situations géométriques, le nombre de dimensions est un indice fort : les quantités concernant la surface (deux dimensions) sont généralement quadratiques, et celles concernant le volume (trois dimensions) sont généralement cubiques – par exemple le volume d'une boîte en fonction de la longueur d'une découpe. Énoncer les hypothèses 假设 sur lesquelles repose votre modèle (par exemple, que le motif se poursuit), car un modèle n'est valide qu'où ces hypothèses tiennent.

    1.14

    Construction et Application de Modèles de Fonctions

    Programme

    Objectif d'apprentissage 1.14.A : Construire un modèle linéaire, quadratique, cubique, quartique, polynomiale de degré $n$, ou une fonction définie par morceaux associée.

    • 1.14.A.1 Un modèle peut être construit sur la base de restrictions identifiées dans un scénario mathématique ou contextuel.
    • 1.14.A.2 Un modèle d'un ensemble de données ou d'un scénario contextuel peut être construit à l'aide de transformations de la fonction mère.
    • 1.14.A.3 Un modèle d'un ensemble de données peut être construit à l'aide de technologies et de régressions, y compris des régressions linéaires, quadratiques, cubiques et quartiques.
    • 1.14.A.4 Un modèle de fonction définie par morceaux peut être construit par une combinaison de techniques de modélisation.

    Objectif d'apprentissage 1.14.B : Construire un modèle de fonction rationnelle basé sur un contexte.

    • 1.14.B.1 Les ensembles de données et les aspects de scénarios contextuels impliquant des quantités inversement proportionnelles peuvent souvent être modélisés par des fonctions rationnelles. Par exemple, les grandeurs de la force gravitationnelle et électromagnétique entre des objets sont inversement proportionnelles au carré de la distance entre ces objets.

    Objectif d'apprentissage 1.14.C : Appliquer un modèle fonctionnel pour répondre à des questions concernant un ensemble de données ou un scénario contextuel.

    • 1.14.C.1 Un modèle peut être utilisé pour tirer des conclusions sur l'ensemble de données ou le scénario contextuel modélisé, y compris répondre à des questions clés et prédire des valeurs, des taux de variation, des taux de variation moyens et des taux de variation changeants. Des unités de mesure appropriées doivent être extraites ou déduites du contexte donné.

    Source : Description du cours et de l'examen AP College Board

    Pour construire un modèle, utiliser les caractéristiques données – points, ordonnées à l'origine, zéros avec multiplicités, comportement asymptotique – pour écrire la fonction, puis l'utiliser pour répondre aux questions contextualisées. Toujours vérifier la réponse par rapport au domaine pertinent pour la situation, et interpréter les sorties avec leurs unités réelles.

    Une fonction définie par morceaux 分段函数 utilise différentes règles sur des intervalles disjoints du domaine. Pour l'évaluer, choisir la branche dont l'intervalle contient l'entrée. Par exemple,

    $$f(x)=\begin{cases} x^2, & x<0\\ 2x, & x\ge 0\end{cases}$$
    donne $f(-3)=9$ depuis la première branche mais $f(3)=6$ depuis la deuxième – utile lorsque le comportement change à un seuil (un prix échelonné, une limitation de vitesse variable).

    1.14

    Conseils d'examen

    • Lire une fonction via son taux de variation : taux moyen = pente de la sécante ; un taux constant implique une linéarité, un taux linéairement variable implique une quadraticité.
    • Factoriser un polynôme pour trouver les zéros (ordonnées à l'origine) et leur multiplicité ; une multiplicité paire touche, impaire traverse l'axe.
    • Le comportement asymptotique est fixé par le terme dominant ; les asymptotes d'une fonction rationnelle proviennent des degrés du numérateur et du dénominateur.
    • Construire des modèles à partir de caractéristiques clés (points, zéros, comportement asymptotique) et énoncer vos hypothèses.
    • Décrire précisément les transformations : translater $f(x-h)+k$, étirer $af(bx)$, refléter $-f(x)$ / $f(-x)$.
    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    quadratic/kwɒˈdrætɪk/ 二次 èr cì
    polynomial/ˌpɒlɪˈnəʊmɪəl/ 多项式 duō xiàng shì
    degree/dɪˈɡriː/ 次数 cì shù
    leading term/ˈliːdɪŋ tɜːm/ 首项 shǒu xiàng
    leading coefficient/ˈliːdɪŋ ˌkəʊɪˈfɪʃənt/ 首项系数 shǒu xiàng xì shù
    local (relative) extremum/ˈləʊkl ekˈstreməm/ 局部极值 jú bù jí zhí
    global (absolute) maximum/ˈɡləʊbl ˈmæksɪməm/ 全局最大值 quán jú zuì dà zhí
    point of inflection/pɔɪnt ɒv ɪnˈflekʃn/ 拐点 guǎi diǎn
    concave up/kɒnˈkeɪv ʌp/ 上凹 shàng āo
    concave down/kɒnˈkeɪv daʊn/ 下凹 xià āo
    even/ˈiːvən/ 偶函数 ǒu hán shù
    odd/ɒd/ 奇函数 jī hán shù
    zero/ˈzɪərəʊ/ 零点 líng diǎn
    root/ruːt/ 根 gēn
    multiplicity/ˌmʌltɪˈplɪsɪti/ 重数 chóng shù
  • 2

    Fonctions exponentielles et logarithmiques

    Regarder la leçon
    2.1

    Changements dans les Suites Arithmétiques et Géométriques

    Programme

    Objectif d'apprentissage 2.1.A : Exprimer les suites arithmétiques trouvées dans des scénarios mathématiques et contextuels comme des fonctions des nombres entiers.

    • 2.1.A.1 Une suite est une fonction des nombres entiers vers les nombres réels. Par conséquent, la courbe d'une suite consiste en des points discrets au lieu d'une courbe.
    • 2.1.A.2 Les termes consécutifs d'une suite arithmétique ont une différence commune, ou un taux de variation constant.
    • 2.1.A.3 Le terme général d'une suite arithmétique avec une raison commune $d$ est noté $a_n$ et est donné par $a_n = a_0 + dn$, où $a_0$ est la valeur initiale, ou par $a_n = a_k + d(n - k)$, où $a_k$ est le $k$ème terme de la suite.

    Objectif d'apprentissage 2.1.B : Exprimer les suites géométriques trouvées dans des scénarios mathématiques et contextuels comme des fonctions des nombres entiers.

    • 2.1.B.1 Les termes consécutifs d'une suite géométrique ont un rapport commun, ou une variation proportionnelle constante.
    • 2.1.B.2 Le terme général d'une suite géométrique avec un rapport commun $r$ est désigné par $g_n$ et est donné par $g_n = g_0 r^n$, où $g_0$ est la valeur initiale, ou par $g_n = g_k r^{(n-k)}$, où $g_k$ est le $k$-ème terme de la suite.
    • 2.1.B.3 Les suites arithmétiques croissantes augmentent également à chaque étape, tandis que les suites géométriques croissantes augmentent d'une quantité plus grande à chaque étape successive.

    Source : Description du cours et de l'examen AP College Board

    Séries géométriques & convergence

    Une suite 数列 est une application des entiers naturels vers les réels, donc son graphique est composé de points discrets, pas d'une courbe.

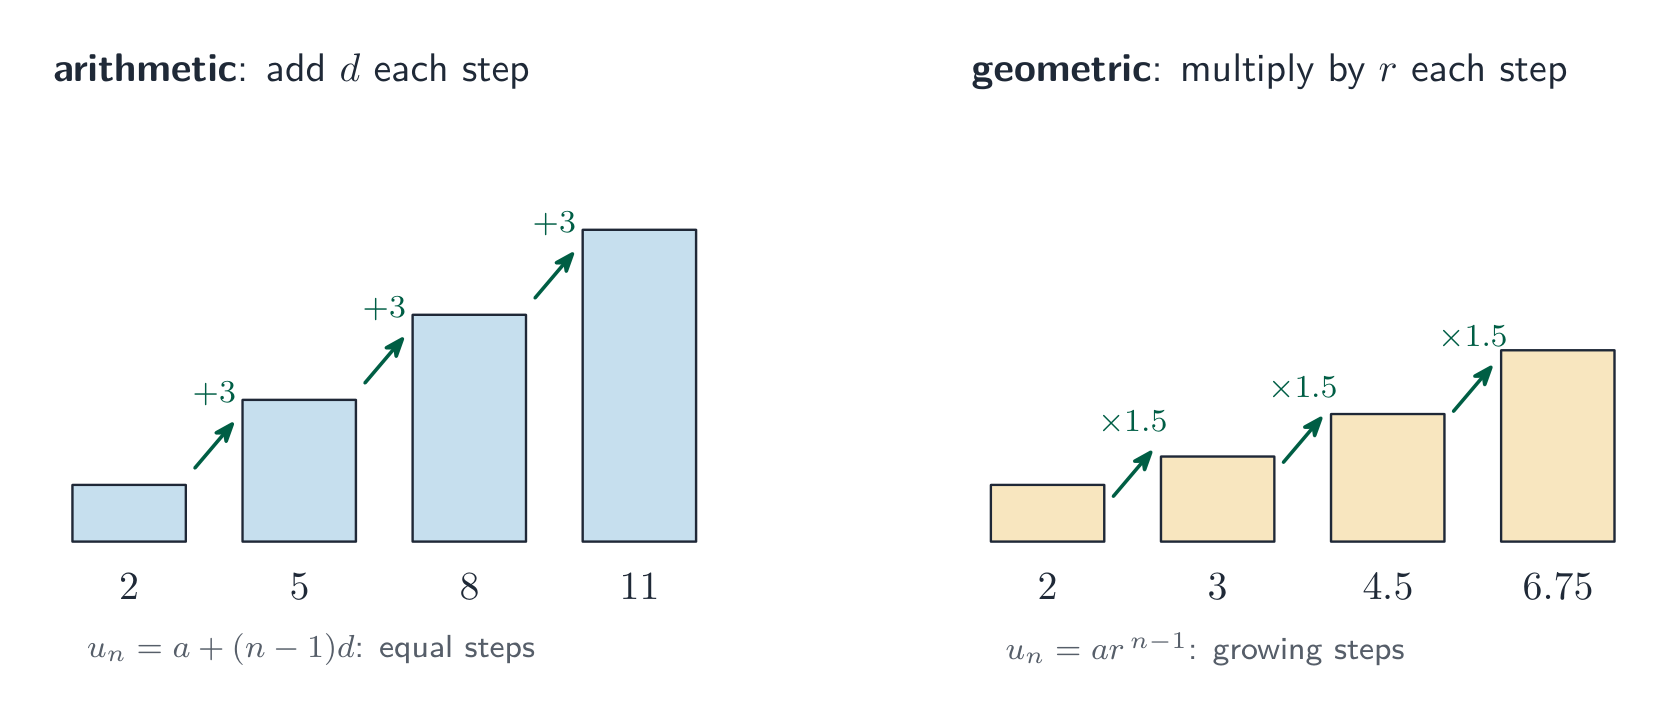
    Une suite arithmétique monte par paliers égaux ; une géométrique multiplie par un rapport
    Une suite arithmétique monte par paliers égaux ; une géométrique multiplie par un rapport
    • Une suite arithmétique 等差数列 a une raison commune 公差 $d$ (un taux de variation constant) : $a_n = a_0 + dn$, ou à partir d'un terme connu, $a_n = a_k + d(n-k)$.
    • Une suite géométrique 等比数列 a un rapport commun 公比 $r$ (une variation proportionnelle constante) : $g_n = g_0\,r^{\,n}$, ou $g_n = g_k\,r^{\,(n-k)}$.

    Une suite arithmétique croissante augmente d'une même quantité à chaque étape ; une suite géométrique croissante augmente d'une quantité plus grande à chaque étape.

    Exemple résolu. Une suite arithmétique avec $a_0=3$ et $d=5$ a $a_4=3+5(4)=23$. Une suite géométrique avec $g_0=2$ et $r=3$ a $g_4=2\cdot3^4=162$ – l'addition contre la multiplication fait que la géométrique prend vite beaucoup d'avance.

    Explorer

    Comparer la croissance arithmétique et géométrique

    Une suite arithmétique ajoute un pas fixe à chaque terme (linéaire) ; une suite géométrique multiplie par un ratio fixe (exponentielle). Changez le ratio et observez les termes exploser ou décroître.

    2.2

    Changements dans les Fonctions Linéaires et Exponentielles

    Programme

    Objectif d'apprentissage 2.2.A : Construire des fonctions des nombres réels comparables aux suites arithmétiques et géométriques.

    • 2.2.A.1 Les fonctions linéaires de la forme $f(x) = b + mx$ sont similaires aux suites arithmétiques de la forme $a_n = a_0 + dn$, car les deux peuvent s'exprimer comme une valeur initiale ($b$ ou $a_0$) plus une addition répétée d'un taux de changement constant, la pente ($m$ ou $d$).
    • 2.2.A.2 Similaire aux suites arithmétiques de la forme $a_n = a_k + d(n - k)$, qui sont basées sur une différence connue, $d$, et un $k$ème terme, les fonctions linéaires peuvent être exprimées sous la forme $f(x) = y_i + m(x - x_i)$ basée sur une pente connue, $m$, et un point, $(x_i, y_i)$.
    • 2.2.A.3 Les fonctions exponentielles de la forme $f(x) = ab^x$ sont similaires aux suites géométriques de la forme $g_n = g_0 r^n$, car toutes deux peuvent être exprimées comme une valeur initiale ($a$ ou $g_0$) multipliée par une multiplication répétée par une proportion constante ($b$ ou $r$).
    • 2.2.A.4 Similaires aux suites géométriques de la forme $g_n = g_k r^{(n-k)}$, qui sont basées sur un rapport connu, $r$, et un terme $k$, les fonctions exponentielles peuvent s'exprimer sous la forme $f(x) = y_i r^{(x - x_i)}$ basée sur un rapport connu, $r$, et un point, $(x_i, y_i)$.
    • 2.2.A.5 Les suites et leurs fonctions correspondantes peuvent avoir des domaines différents.

    Source : Description du cours et de l'examen AP College Board

    Un sprinteur : les modèles exponentiels et logarithmiques capturent les taux de croissance et de décroissance dans le contexte
    Un sprinteur : les modèles exponentiels et logarithmiques capturent les taux de croissance et de décroissance dans le contexte

    Les suites ont des cousins continus :

    • Les fonctions linéaires $f(x)=b+mx$ imitent les suites arithmétiques – une valeur initiale plus l'ajout répété de la pente $m$. Forme ponctuelle : $f(x)=y_i+m(x-x_i)$.
    • Les fonctions exponentielles $f(x)=ab^x$ imitent les suites géométriques – une valeur initiale multipliée par la répétition de la base $b$. Forme ponctuelle : $f(x)=y_i\,r^{\,(x-x_i)}$.

    La différence : linéaire = addition répétée, exponentielle = multiplication répétée. (Une suite et sa fonction peuvent avoir des domaines différents.)

    2.3

    Fonctions Exponentielles

    Programme

    Objectif d'apprentissage 2.3.A : Identifier les caractéristiques clés des fonctions exponentielles.

    • 2.3.A.1 La forme générale d'une fonction exponentielle est $f(x) = ab^x$, avec la valeur initiale $a$, où $a \neq 0$, et la base $b$, où $b > 0$, et $b \neq 1$. Quand $a > 0$ et $b > 1$, la fonction exponentielle est dite démontrer une croissance exponentielle. Quand $a > 0$ et $0 < b < 1$, la fonction exponentielle est dite démontrer une décroissance exponentielle.
    • 2.3.A.2 Lorsque les entiers naturels sont les valeurs d'entrée dans une fonction exponentielle, la valeur d'entrée spécifie le nombre de facteurs de la base à appliquer à la valeur initiale de la fonction. Le domaine d'une fonction exponentielle est l'ensemble des nombres réels.
    • 2.3.A.3 Puisque les valeurs de sortie des fonctions exponentielles sous forme générale sont proportionnelles sur des intervalles de longueur égale pour les valeurs d'entrée, les fonctions exponentielles sont toujours croissantes ou toujours décroissantes, et leurs graphiques sont toujours concaves vers le haut ou toujours concaves vers le bas. Par conséquent, les fonctions exponentielles n'ont pas d'extrema sauf sur un intervalle fermé, et leurs graphiques ne présentent pas de points d'inflexion.
    • 2.3.A.4 Si les valeurs de la fonction de transformation additive $g(x) = f(x) + k$ d'une fonction quelconque $f$ sont proportionnelles sur des intervalles de longueur égale pour les valeurs d'entrée, alors $f$ est exponentielle.

    Source : Description du cours et de l'examen AP College Board

    La fonction exponentielle 指数函数 générale est $f(x)=ab^x$ avec une valeur initiale 初始值 $a\neq 0$ et une base 底数 $b>0,\ b\neq 1$. Domaine : tous les nombres réels.

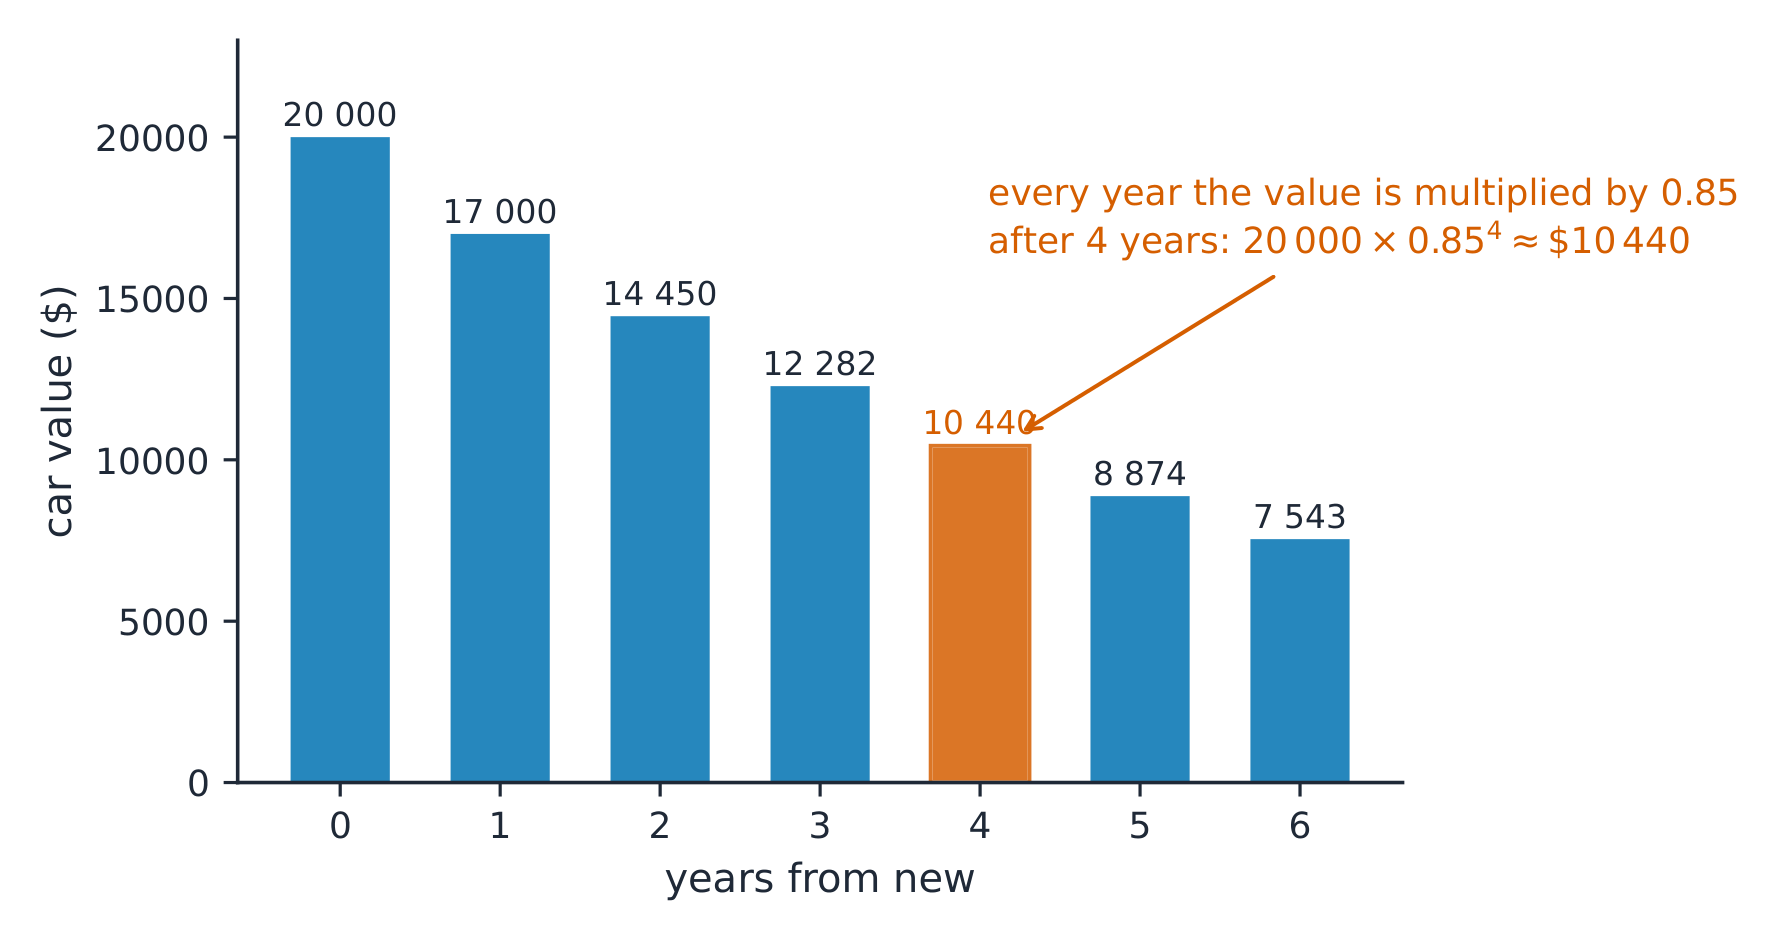
    Décroissance exponentielle : un pourcentage fixe est perdu à chaque période
    Décroissance exponentielle : un pourcentage fixe est perdu à chaque période
    • $a>0,\ b>1$ donne une croissance exponentielle 指数增长 ; $a>0,\ 0 donne une décroissance exponentielle 指数衰减.
    • Les sorties sont proportionnelles sur des intervalles d'entrée de même longueur. Ainsi, une exponentielle est toujours croissante ou toujours décroissante, et toujours convexe vers le haut ou toujours concave vers le bas – elle n'a pas d'extrema (sauf sur un intervalle fermé) et pas de points d'inflexion.
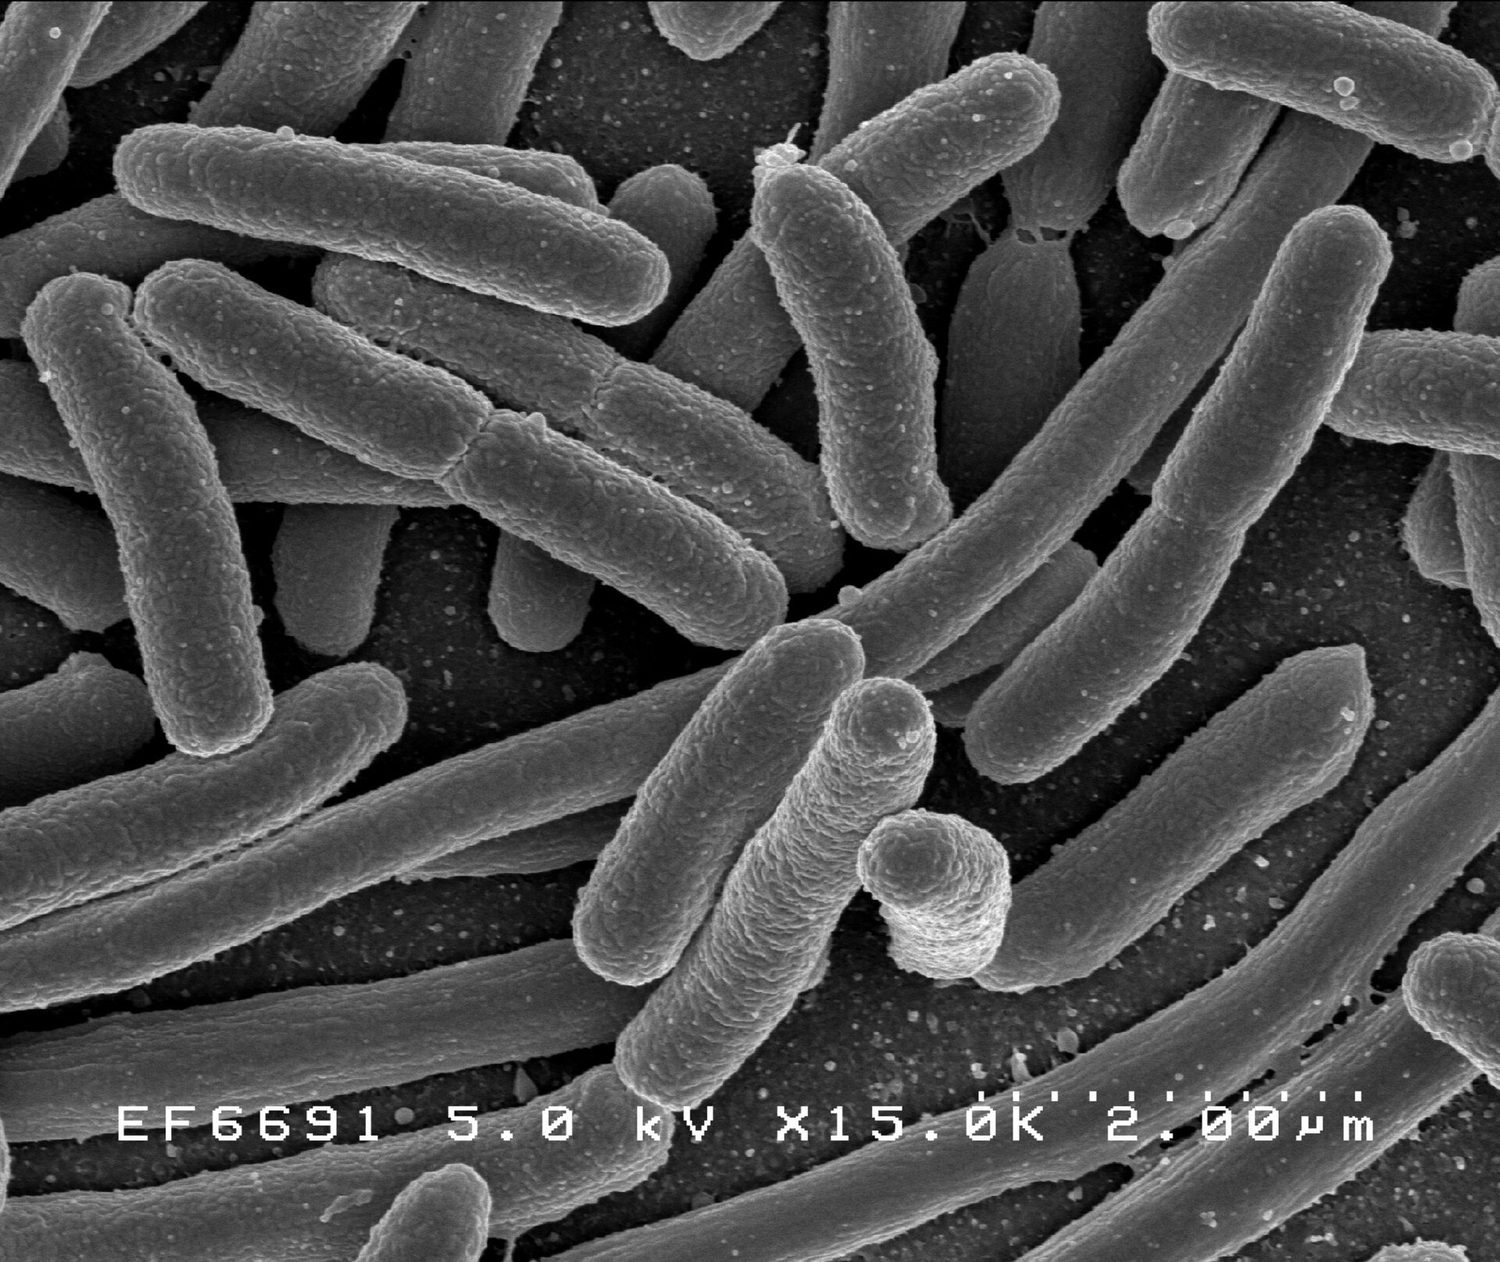
    Bactéries au microscope : les modèles exponentiels décrivent des populations qui augmentent d'un facteur constant à chaque étape
    Bactéries au microscope : les modèles exponentiels décrivent des populations qui augmentent d'un facteur constant à chaque étape
    Explorer

    Explorer une courbe exponentielle

    y = a·e^(bx) + c

    Une fonction exponentielle change d'un facteur constant à des intervalles égaux, donc elle croît (ou décroît) de plus en plus vite. La constante $c$ définit l'asymptote horizontale qu'elle longe.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    sequence/ˈsiːkwəns/ 数列 shù liè
    arithmetic sequence/əˈrɪθmətɪk ˈsiːkwəns/ 等差数列 děng chā shù liè
    common difference/ˈkɒmən ˈdɪfrəns/ 公差 gōng chāi
    geometric sequence/ˌdʒiːəʊˈmetrɪk ˈsiːkwəns/ 等比数列 děng bǐ shù liè
    common ratio/ˈkɒmən ˈreɪʃɪəʊ/ 公比 gōng bǐ
    exponential function/ˌekspəˈnenʃl ˈfʌŋkʃn/ 指数函数 zhǐ shù hán shù
    initial value/ɪˈnɪʃl ˈvæljuː/ 初始值 chū shǐ zhí
    base/beɪs/ 底数 dǐ shù
    exponential growth/ˌekspəˈnenʃl ɡrəʊθ/ 指数增长 zhǐ shù zēng zhǎng
    exponential decay/ˌekspəˈnenʃl dɪˈkeɪ/ 指数衰减 zhǐ shù shuāi jiǎn
    root/ruːt/ 方根 fāng gēn
    exponential regression/ˌekspəˈnenʃl rɪˈɡreʃn/ 指数回归 zhǐ shù huí guī
    natural base/ˈnætʃərəl beɪs/ 自然底数 zì rán dǐ shù
    residual plot/rɪˈsɪdʒuːəl plɒt/ 残差图 cán chà tú
    residual/rɪˈsɪdʒuːəl/ 残差 cán chà
    composite function/ˈkɒmpəzɪt ˈfʌŋkʃn/ 复合函数 fù hé hán shù
    identity function/aɪˈdentɪti ˈfʌŋkʃn/ 恒等函数 héng děng hán shù
    2.4

    Manipulation des Fonctions Exponentielles

    Programme

    Objectif d'apprentissage 2.4.A : Réécrire les expressions exponentielles sous formes équivalentes.

    • 2.4.A.1 La propriété du produit pour les exposants stipule que $b^m b^n = b^{(m+n)}$. Graphiquement, cette propriété implique que toute translation horizontale d'une fonction exponentielle, $f(x) = b^{(x+k)}$, est équivalente à une dilatation verticale, $f(x) = b^{(x+k)} = b^x b^k = ab^x$, où $a = b^k$.
    • 2.4.A.2 La propriété de puissance pour les exposants stipule que $\left(b^m\right)^n = b^{(mn)}$. Graphiquement, cette propriété implique que toute dilatation horizontale d'une fonction exponentielle, $f(x) = b^{(cx)}$, est équivalente à un changement de la base d'une fonction exponentielle, $f(x) = \left(b^c\right)^x$, où $b^c$ est une constante et $c \neq 0$.
    • 2.4.A.3 La propriété de l'exposant négatif stipule que $b^{-n} = \dfrac{1}{b^n}$.
    • 2.4.A.4 La valeur d'une expression exponentielle impliquant une fraction unitaire exponentielle, telle que $b^{(1/k)}$ où $k$ est un entier naturel, est la racine $k$ de $b$, lorsqu'elle existe.

    Source : Description du cours et de l'examen AP College Board

    Les règles des exposants transforment les expressions exponentielles et se relient aux transformations de graphes :

    • Produit : $b^m b^n = b^{m+n}$. Un décalage horizontal $b^{x+k}$ équivaut à un étirement vertical $ab^x$ avec $a=b^k$.
    • Puissance : $(b^m)^n = b^{mn}$. Un étirement horizontal $b^{cx}$ équivaut à un changement de base $(b^c)^x$.
    • Exposant négatif : $b^{-n}=\dfrac{1}{b^n}$.
    • Exposant fractionnaire unitaire : $b^{1/k}=\sqrt[k]{b}$ (la racine $k$e 方根).
    2.5

    Contexte des Fonctions Exponentielles et Modélisation des Données

    Programme

    Objectif d'apprentissage 2.5.A : Construire un modèle pour des situations impliquant des valeurs de sortie proportionnelles sur des intervalles de longueur égale de valeurs d'entrée.

    • 2.5.A.1 Les fonctions exponentielles modélisent les modèles de croissance où les valeurs de sortie successives sur des intervalles de longueur égale de valeurs d'entrée sont proportionnelles. Lorsque les valeurs d'entrée sont des nombres entiers, les fonctions exponentielles modélisent des situations de multiplication répétée d'une constante à une valeur initiale.
    • 2.5.A.2 Une constante peut devoir être ajoutée aux valeurs de la variable dépendante d'un ensemble de données pour révéler un modèle de croissance proportionnel.
    • 2.5.A.3 Un modèle de fonction exponentielle peut être construit à partir d'un rapport approprié et d'une valeur initiale, ou à partir de deux paires entrée-sortie. La valeur initiale et la base peuvent être trouvées en résolvant un système d'équations résultant des deux paires entrée-sortie.
    • 2.5.A.4 Les modèles de fonctions exponentielles peuvent être construits en appliquant des transformations à $f(x) = ab^x$ en se basant sur les caractéristiques d'un scénario contextuel ou d'un ensemble de données.
    • 2.5.A.5 Les modèles de fonctions exponentielles peuvent être construits pour un ensemble de données à l'aide de technologies par régression exponentielle.
    • 2.5.A.6 La base naturelle $e$, qui est approximativement $2.718$, est souvent utilisée comme base dans les fonctions exponentielles modélisant des scénarios contextuels.

    Source : Description du cours et de l'examen AP College Board

    Les exponentielles modélisent des quantités qui augmentent d'une proportion constante sur des intervalles égaux (multiplication répétée).

    • Construire un modèle à partir d'un ratio et d'une valeur initiale, ou à partir de deux points (résoudre le système pour $a$ et $b$).
    • Parfois, une constante doit être ajoutée aux données pour révéler le motif proportionnel.
    • Utiliser la régression exponentielle 指数回归 sur un outil technologique pour ajuster un jeu de données.
    • La base naturelle 自然底数 $e\approx 2.718$ est la base standard pour les modèles du monde réel.
    2.6

    Validation de Modèles de Fonctions Compétitives

    Programme

    Objectif d'apprentissage 2.6.A : Construire des modèles linéaires, quadratiques et exponentiels basés sur un ensemble de données.

    • 2.6.A.1 Deux variables dans un ensemble de données qui démontrent un taux de changement légèrement variable peuvent être modélisées par des modèles de fonctions linéaires, quadratiques et exponentielles.
    • 2.6.A.2 Les modèles peuvent être comparés en se basant sur des indices contextuels et leur applicabilité pour déterminer quel modèle est le plus approprié.

    Objectif d'apprentissage 2.6.B : Valider un modèle construit à partir d'un ensemble de données.

    • 2.6.B.1 Un modèle est justifié comme étant approprié pour un ensemble de données si le graphique des résidus d'une régression, le nuage de points des résidus, apparaît sans motif.
    • 2.6.B.2 La différence entre les valeurs prédites et réelles est l'erreur dans le modèle. Selon l'ensemble de données et le contexte, il peut être plus approprié d'avoir une sous-estimation ou une surestimation pour tout intervalle donné.

    Source : Description du cours et de l'examen AP College Board

    Lorsqu'un taux de changement change légèrement, les modèles linéaires, quadratiques et exponentiels peuvent tous sembler s'adapter. Choisissez selon le contexte et la qualité de l'ajustement :

    • Un modèle est approprié si son graphique des résidus 残差图 montre aucun motif (un résidu 残idu est la valeur réelle moins la valeur prédite).
    • L'erreur est l'écart entre la valeur prédite et la valeur réelle ; le contexte détermine si une surestimation ou une sous-estimation est plus sûre.
    2.7

    Composition de Fonctions

    Programme

    Objectif d'apprentissage 2.7.A : Évaluer la composition de deux ou plusieurs fonctions pour des valeurs données.

    • 2.7.A.1 Oui $f$ et $g$ sont des fonctions, la fonction composée $f \circ g$ mappe un ensemble de valeurs d'entrée vers un ensemble de valeurs de sortie tel que les valeurs de sortie de $g$ sont utilisées comme valeurs d'entrée de $f$. Pour cette raison, le domaine de la fonction composée est restreint aux valeurs d'entrée de $g$ pour lesquelles la valeur de sortie correspondante se trouve dans le domaine de $f$. $(f \circ g)(x)$ peut également être représenté comme $f(g(x))$.
    • 2.7.A.2 Les valeurs pour la fonction composée $f \circ g$ peuvent être calculées ou estimées à partir des représentations graphiques, numériques, analytiques ou verbales de $f$ et $g$ en utilisant les valeurs de sortie de $g$ comme valeurs d'entrée pour $f$.
    • 2.7.A.3 La composition de fonctions n'est pas commutative ; c'est-à-dire que $f \circ g$ et $g \circ f$ sont généralement des fonctions différentes ; par conséquent, $f(g(x))$ et $g(f(x))$ sont généralement des valeurs différentes.
    • 2.7.A.4 Si la fonction $f(x) = x$ est composée avec n'importe quelle fonction $g$, la fonction composée résultante est la même que $g$ ; c'est-à-dire, $g(f(x)) = f(g(x)) = g(x)$. La fonction $f(x) = x$ est appelée la fonction identité. Lors de la composition de deux fonctions, la fonction identité agit de la même manière que $0$, l'identité additive, lors de l'addition de deux nombres et $1$, l'identité multiplicative, lors de la multiplication de deux nombres.

    Objectif d'apprentissage 2.7.B : Construire une représentation de la composition de deux ou plusieurs fonctions.

    • 2.7.B.1 La composition de fonctions est utile pour relier deux quantités qui ne sont pas directement liées par une formule existante.
    • 2.7.B.2 Lorsque des représentations analytiques des fonctions $f$ et $g$ sont disponibles, une représentation analytique de $f(g(x))$ peut être construite en substituant $g(x)$ pour chaque occurrence de $x$ dans $f$.
    • 2.7.B.3 Une représentation numérique ou graphique de $f \circ g$ peut souvent être construite en calculant ou estimant des valeurs pour $(x, f(g(x)))$.

    Objectif d'apprentissage 2.7.C : Réécrire une fonction donnée comme une composition de deux ou plusieurs fonctions.

    • 2.7.C.1 Les fonctions données analytiquement peuvent souvent être décomposées en fonctions moins complexes. Lorsqu'elles sont correctement décomposées, la variable dans une fonction doit remplacer chaque occurrence de la fonction avec laquelle elle a été composée.
    • 2.7.C.2 Une transformation additive d'une fonction, $f$, qui entraîne des translations verticales et horizontales peut être comprise comme la composition de $g(x) = x + k$ avec $f$.
    • 2.7.C.3 Une transformation multiplicative d'une fonction, $f$, qui entraîne des dilatations verticales et horizontales peut être comprise comme la composition de $g(x) = kx$ avec $f$.

    Source : Description du cours et de l'examen AP College Board

    La fonction composée 复合函数 $(f\circ g)(x)=f(g(x))$ injecte la sortie de $g$ dans $f$. Son domaine correspond aux entrées de $g$ dont les sorties se trouvent dans le domaine de $f$.

    Une fonction comme une machine ; son inverse fait fonctionner la machine à rebours
    Une fonction comme une machine ; son inverse fait fonctionner la machine à rebours
    • La composition n'est pas commutative : $f(g(x))$ et $g(f(x))$ diffèrent généralement.
    • Pour construire $f(g(x))$ analytiquement, substituer $g(x)$ pour chaque $x$ dans $f$.
    • La fonction identité 恒等函数 $f(x)=x$ ne modifie aucune fonction sous composition.
    • Une fonction peut également être décomposée en pièces plus simples – utile pour voir un décalage additif comme une composition avec $x+k$, ou une dilatation comme une composition avec $kx$.
    Poupées Matryoshka : la composition de fonctions emboîte des couches — évaluer l'intérieur en premier
    Poupées Matryoshka : la composition de fonctions emboîte des couches — évaluer l'intérieur en premier
    2.8

    Fonctions Inverses

    Programme

    Objectif d'apprentissage 2.8.A : Déterminer les paires entrée-sortie de la réciproque d'une fonction.

    • 2.8.A.1 Sur un domaine spécifié, une fonction, $f$, possède une fonction réciproque, ou est inversible, si chaque valeur de sortie de $f$ est mappée depuis une valeur d'entrée unique. Le domaine d'une fonction peut être restreint de nombreuses manières pour rendre la fonction inversible.
    • 2.8.A.2 Une fonction réciproque peut être considérée comme une mapping inverse de la fonction. Une fonction réciproque, $f^{-1}$, mappe les valeurs de sortie d'une fonction, $f$, sur son domaine inversible vers leurs valeurs d'entrée correspondantes ; c'est-à-dire, si $f(a) = b$, alors $f^{-1}(b) = a$. Alternativement, sur son domaine inversible, si une fonction consiste en des paires entrée-sortie $(a, b)$, alors la fonction réciproque consiste en des paires entrée-sortie $(b, a)$.

    Objectif d'apprentissage 2.8.B : Déterminer la réciproque d'une fonction sur un domaine inversible.

    • 2.8.B.1 La composition d'une fonction, $f$, et de sa fonction réciproque, $f^{-1}$, est la fonction identité ; c'est-à-dire, $f\left(f^{-1}(x)\right) = f^{-1}(f(x)) = x$.
    • 2.8.B.2 Sur le domaine inversible d'une fonction, l'image et le domaine de la fonction sont respectivement le domaine et l'image de la fonction réciproque. La réciproque du tableau de valeurs de $y = f(x)$ peut être trouvée en inversant les paires entrée-sortie ; c'est-à-dire, $(a, b)$ correspond à $(b, a)$.
    • 2.8.B.3 La réciproque du graphique de la fonction $y = f(x)$ peut être trouvée en inversant les rôles des axes $x$ et $y$ ; c'est-à-dire, en reflétant le graphique de la fonction sur le graphique de la fonction identité $h(x) = x$.
    • 2.8.B.4 La réciproque de la fonction peut être trouvée en déterminant les opérations inverses pour inverser le mapping. Une méthode pour trouver la réciproque de la fonction $f$ consiste à inverser les rôles de $x$ et $y$ dans l'équation $y = f(x)$, puis à résoudre pour $y = f^{-1}(x)$.
    • 2.8.B.5 En plus de limiter le domaine d'une fonction pour obtenir une fonction réciproque, des restrictions contextuelles peuvent également limiter l'applicabilité d'une fonction réciproque.

    Source : Description du cours et de l'examen AP College Board

    *Les fonctions inverses sont une réflexion

    Exponentielle et logarithme sont des inverses

    Une fonction est invertible 可逆 sur un domaine où chaque sortie provient d'une entrée unique (vous pouvez restreindre le domaine pour imposer cela). La fonction inverse 反函数 $f^{-1}$ inverse la correspondance : si $f(a)=b$ alors $f^{-1}(b)=a$.

    • $f\big(f^{-1}(x)\big)=f^{-1}\big(f(x)\big)=x$ (la composition donne la fonction identité).
    • Le domaine et l'image échangent : inverser chaque $(a,b)$ vers $(b,a)$ dans un tableau ; refléter le graphique par rapport à la droite $y=x$.
    • Pour trouver une formule : échanger $x$ et $y$ dans $y=f(x)$, puis résoudre pour $y$. Le contexte peut limiter davantage où l'inverse s'applique.
    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    invertible/ɪnˈvɜːtɪbl/ 可逆 kě nì
    inverse function/ɪnˈvɜːs ˈfʌŋkʃn/ 反函数 fǎn hán shù
    2.9

    Expressions Logarithmiques

    Programme

    Objectif d'apprentissage 2.9.A : Évaluer des expressions logarithmiques.

    • 2.9.A.1 L'expression logarithmique $\log_b c$ est égale à, ou représente, la valeur à laquelle la base $b$ doit être élevée exponentiellement pour obtenir la valeur $c$. C'est-à-dire, $\log_b c = a$ si et seulement si $b^a = c$, où $a$ et $c$ sont des constantes, $b > 0$, et $b \neq 1$. (lorsque la base d'une expression logarithmique n'est pas spécifiée, elle est comprise comme le logarithme commun avec une base de $10$)
    • 2.9.A.2 Les valeurs de certaines expressions logarithmiques sont facilement accessibles par l'arithmétique de base tandis que d'autres valeurs peuvent être estimées grâce à l'utilisation de la technologie.
    • 2.9.A.3 Sur une échelle logarithmique, chaque unité représente un changement multiplicatif de la base du logarithme. Par exemple, sur une échelle standard, les unités pourraient être $0, \; 1, \; 2, \; \ldots$, tandis que sur une échelle logarithmique, utilisant la base logarithmique $10$, les unités pourraient être $10^0, \; 10^1, \; 10^2, \; \ldots$.

    Source : Description du cours et de l'examen AP College Board

    Le logarithme 对数 répond à « quel exposant ? » : $\log_b c = a$ signifie exactement $b^a = c$ (avec $b>0,\ b\neq 1$). Une base non écrite signifie le logarithme commun 常用对数 (base $10$). Sur une échelle logarithmique, chaque unité est un pas multiplicatif de la base (…, $10^0,10^1,10^2,$ …).

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    logarithm/ˈlɒɡərɪθəm/ 对数 duì shù
    common logarithm/ˈkɒmən ˈlɒɡərɪθəm/ 常用对数 cháng yòng duì shù
    natural logarithm/ˈnætʃərəl ˈlɒɡərɪθəm/ 自然对数 zì rán duì shù
    logarithmic function/ˌlɒɡəˈrɪθmɪk ˈfʌŋkʃn/ 对数函数 duì shù hán shù
    change-of-base/tʃeɪndʒ ɒv beɪs/ 换底 huàn dǐ
    semi-log plot/ˈsemi lɒɡ plɒt/ 半对数图 bàn duì shù tú
    2.10

    Inverses des Fonctions Exponentielles

    Programme

    Objectif d'apprentissage 2.10.A : Construire des représentations de l'inverse d'une fonction exponentielle avec une valeur initiale de 1.

    • 2.10.A.1 La forme générale d'une fonction logarithmique est $f(x) = a\log_b x$, avec une base $b$, où $b > 0$, $b \neq 1$, et $a \neq 0$.
    • 2.10.A.2 La manière dont les valeurs d'entrée et de sortie varient ensemble présente une relation inverse dans les fonctions exponentielles et logarithmiques. Les valeurs de sortie des fonctions exponentielles à forme générale changent proportionnellement lorsque les valeurs d'entrée augmentent par des intervalles de longueur égale. Cependant, les valeurs d'entrée des fonctions logarithmiques à forme générale changent proportionnellement lorsque les valeurs de sortie augmentent par des intervalles de longueur égale. Alternativement, la croissance exponentielle est caractérisée par des valeurs de sortie qui changent multiplicativement alors que les valeurs d'entrée changent additivement, tandis que la croissance logarithmique est caractérisée par des valeurs de sortie qui changent additivement alors que les valeurs d'entrée changent multiplicativement.
    • 2.10.A.3 $f(x) = \log_b x$ et $g(x) = b^x$, où $b > 0$ et $b \neq 1$, sont des fonctions inverses. C'est-à-dire, $g(f(x)) = f(g(x)) = x$.
    • 2.10.A.4 Le graphique de la fonction logarithmique $f(x) = \log_b x$, où $b > 0$ et $b \neq 1$, est le symétrique du graphique de la fonction exponentielle $g(x) = b^x$, où $b > 0$ et $b \neq 1$, par rapport au graphique de la fonction identité $h(x) = x$.
    • 2.10.A.5 Oui $(s, \; t)$ est un couple ordonné de la fonction exponentielle $g(x) = b^x$, où $b > 0$ et $b \neq 1$, alors $(t, \; s)$ est un couple ordonné de la fonction logarithmique $f(x) = \log_b x$, où $b > 0$ et $b \neq 1$.

    Source : Description du cours et de l'examen AP College Board

    Le logarithme est l'inverse de l'exponentielle : $y=b^x$ et $y=\log_b x$ s'inversent mutuellement, donc leurs graphes sont symétriques par réflexion par rapport à $y=x$. D'où $\log_b(b^x)=x$ et $b^{\log_b x}=x$. Le logarithme naturel 自然对数 $\ln x = \log_e x$ est l'inverse de $e^x$.

    e^x et ln x sont des réflexions l'un de l'autre dans la droite y = x
    e^x et ln x sont des réflexions l'un de l'autre dans la droite y = x
    2.11

    Fonctions Logarithmiques

    Programme

    Objectif d'apprentissage 2.11.A : Identifier les caractéristiques clés des fonctions logarithmiques.

    • 2.11.A.1 Le domaine d'une fonction logarithmique sous forme générale est tout nombre réel supérieur à zéro, et son image est l'ensemble des nombres réels.
    • 2.11.A.2 Puisque les fonctions logarithmiques sont les réciproques des fonctions exponentielles, elles sont toujours croissantes ou toujours décroissantes, et leurs graphiques sont soit toujours concaves vers le haut, soit toujours concaves vers le bas. Par conséquent, les fonctions logarithmiques n'ont pas d'extrema sauf sur un intervalle fermé, et leurs graphiques ne présentent pas de points d'inflexion.
    • 2.11.A.3 La fonction de transformation additive $g(x) = f(x + k)$, où $k \neq 0$, d'une fonction logarithmique $f$ sous forme générale ne possède pas de valeurs d'entrée proportionnelles sur des intervalles de longueur égale pour les valeurs de sortie. Cependant, si les valeurs d'entrée de la fonction de transformation additive, $g(x) = f(x + k)$, d'une fonction quelconque $f$ sont proportionnelles sur des intervalles de longueur égale pour les valeurs de sortie, alors $f$ est logarithmique.
    • 2.11.A.4 Avec leur domaine limité, les fonctions logarithmiques sous forme générale sont asymptotiques verticalement à $x = 0$, avec un comportement en bout non borné. C'est-à-dire, pour une fonction logarithmique sous forme générale, $\lim\limits_{x \to 0^+} a\log_b x = \pm\infty$ et $\lim\limits_{x \to \infty} a\log_b x = \pm\infty$.

    Source : Description du cours et de l'examen AP College Board

    La fonction logarithmique 对数函数 $f(x)=\log_b x$ a pour domaine $x>0$ et pour image tous les réels. Elle est toujours croissante (pour $b>1$) ou toujours décroissante (pour $0), toujours concave d'un seul côté, avec une asymptote verticale à $x=0$ – l'image miroir de l'asymptote horizontale de l'exponentielle. Elle croît très lentement pour de grandes valeurs de $x$.

    Explorer

    Explorer une courbe logarithmique

    y = a·ln(x − b) + c

    Un logarithme est l'inverse d'une exponentielle : il croît sans borne mais toujours plus lentement, avec une asymptote verticale lorsque son entrée atteint zéro.

    2.12

    Manipulation des Fonctions Logarithmiques

    Programme

    Objectif d'apprentissage 2.12.A : Réécrire les expressions logarithmiques sous formes équivalentes.

    • 2.12.A.1 La propriété du produit pour les logarithmes stipule que $\log_b(xy) = \log_b x + \log_b y$. Graphiquement, cette propriété implique que toute dilatation horizontale d'une fonction logarithmique, $f(x) = \log_b(kx)$, est équivalente à une translation verticale, $f(x) = \log_b(kx) = \log_b k + \log_b x = a + \log_b x$, où $a = \log_b k$.
    • 2.12.A.2 La propriété de puissance pour les logarithmes stipule que $\log_b x^n = n\log_b x$. Graphiquement, cette propriété implique qu'élever l'entrée d'une fonction logarithmique à une puissance, $f(x) = \log_b x^k$, résulte en une dilatation verticale, $f(x) = \log_b x^k = k\log_b x$.
    • 2.12.A.3 La propriété de changement de base pour les logarithmes stipule que $\log_b x = \dfrac{\log_a x}{\log_a b}$, où $a > 0$ et $a \neq 1$. Cela implique que toutes les fonctions logarithmiques sont des dilatations verticales les unes des autres.
    • 2.12.A.4 La fonction $f(x) = \ln x$ est une fonction logarithmique avec la base naturelle $e$ ; c'est-à-dire, $\ln x = \log_e x$.

    Source : Description du cours et de l'examen AP College Board

    Les propriétés du logarithme inversent les règles des exposants :

    $$\log_b(xy)=\log_b x+\log_b y,\quad \log_b\!\frac{x}{y}=\log_b x-\log_b y,\quad \log_b(x^n)=n\log_b x.$$
    La formule de changement de base 换底 permet de calculer tout logarithme avec un outil technologique : $\log_b x = \dfrac{\log x}{\log b}=\dfrac{\ln x}{\ln b}$.

    2.13

    Équations et Inégalités Exponentielles et Logarithmiques

    Programme

    Objectif d'apprentissage 2.13.A : Résoudre les équations et inégalités exponentielles et logarithmiques.

    • 2.13.A.1 Les propriétés des exposants, les propriétés des logarithmes et la relation réciproque entre les fonctions exponentielles et logarithmiques peuvent être utilisées pour résoudre les équations et inégalités impliquant des exposants et des logarithmes.
    • 2.13.A.2 Lors de la résolution d'équations exponentielles et logarithmiques obtenues par des méthodes analytiques ou graphiques, les résultats doivent être examinés pour détecter les solutions étrangères exclues par les limites mathématiques ou contextuelles.
    • 2.13.A.3 Les logarithmes peuvent être utilisés pour réécrire des expressions impliquant des fonctions exponentielles de différentes manières qui peuvent révéler des informations utiles. Spécifiquement, $b^x = c^{(\log_c b)(x)}$.

    Objectif d'apprentissage 2.13.B : Construire la fonction réciproque pour les fonctions exponentielles et logarithmiques.

    • 2.13.B.1 La fonction $f(x) = ab^{(x-h)} + k$ est une combinaison de transformations additives d'une fonction exponentielle sous forme générale. L'inverse de $y = f(x)$ peut être trouvé en déterminant les opérations inverses pour annaler la correspondance.
    • 2.13.B.2 La fonction $f(x) = a\log_b(x - h) + k$ est une combinaison de transformations additives d'une fonction logarithmique sous forme générale. L'inverse de $y = f(x)$ peut être trouvé en déterminant les opérations inverses pour annaler la correspondance.

    Source : Description du cours et de l'examen AP College Board

    Pour résoudre, utiliser le fait que les exponentielles et les logarithmes sont des inverses :

    • Isoler l'exponentielle, puis prendre le log des deux côtés (faire descendre l'exposant avec la propriété de puissance).
    • Isoler le log, puis exponentier les deux côtés.
    • Toujours vérifier les solutions étrangères – l'argument d'un log doit rester positif.

    Exemple résolu. Résoudre $2\cdot3^x=54$. Diviser par $2$ : $3^x=27=3^3$, donc $x=3$. Quand les côtés ne sont pas des puissances propres, prendre les logs à la place : $5^x=20$ donne $x=\dfrac{\ln 20}{\ln 5}\approx1.86$.

    2.14

    Contexte des Fonctions Logarithmiques et Modélisation des Données

    Programme

    Objectif d'apprentissage 2.14.A : Construire un modèle de fonction logarithmique.

    • 2.14.A.1 Les fonctions logarithmiques sont les réciproques des fonctions exponentielles et peuvent être utilisées pour modéliser des situations impliquant une croissance proportionnelle, ou une multiplication répétée, où les valeurs d'entrée changent proportionnellement sur des intervalles de longueur égale pour les valeurs de sortie. Alternativement, si la valeur de sortie est un entier, elle indique combien de fois la valeur initiale a été multipliée par la proportion.
    • 2.14.A.2 Un modèle de fonction logarithmique peut être construit à partir d'une proportion appropriée et d'un zéro réel, ou à partir de deux couples entrée-sortie.
    • 2.14.A.3 Les modèles de fonctions logarithmiques peuvent être construits en appliquant des transformations à $f(x) = a\log_b x$ en se basant sur les caractéristiques d'un contexte ou d'un ensemble de données.
    • 2.14.A.4 Les modèles de fonctions logarithmiques peuvent être construits pour un ensemble de données utilisant la technologie via des régressions logarithmiques.
    • 2.14.A.5 La fonction logarithme naturel est souvent utile pour modéliser des phénomènes du monde réel.
    • 2.14.A.6 Les modèles de fonctions logarithmiques peuvent être utilisés pour prédire des valeurs pour la variable dépendante.

    Source : Description du cours et de l'examen AP College Board

    Les logarithmes modélisent des quantités qui changent sur d'immenses plages multiplicatives (son, force acide, séismes). Construire un modèle log à partir de données, et utiliser la régression logarithmique pour un jeu de données. Comme un log comprime les grandes valeurs, il transforme une croissance proportionnelle en motif de ligne droite – l'idée derrière les tracés semi-log.

    2.15

    Tracés Semi-Logarithmiques

    Programme

    Objectif d'apprentissage 2.15.A : Déterminer si un modèle exponentiel est approprié en examinant un tracé semi-logarithmique d'un ensemble de données.

    • 2.15.A.1 Dans un tracé semi-logarithmique, un des axes est gradué logarithmiquement. Lorsque l'axe $y$ d'un tracé semi-logarithmique est gradué logarithmiquement, les données ou fonctions démontrant des caractéristiques exponentielles apparaîtront linéaires.
    • 2.15.A.2 Un avantage des tracés semi-logarithmiques est qu'il n'est jamais nécessaire d'ajouter une constante aux valeurs de la variable dépendante pour révéler qu'un modèle exponentiel est approprié.

    Objectif d'apprentissage 2.15.B : Construire la linéarisation de données exponentielles.

    • 2.15.B.1 Les techniques utilisées pour modéliser des fonctions linéaires peuvent être appliquées à un graphique semi-logarithmique.
    • 2.15.B.2 Pour un modèle exponentiel de la forme $y = ab^x$, le modèle linéaire correspondant pour le tracé semi-logarithmique est $y = (\log_n b)x + \log_n a$, où $n > 0$ et $n \neq 1$. Spécifiquement, le taux de variation linéaire est $\log_n b$, et la valeur linéaire initiale est $\log_n a$.

    Source : Description du cours et de l'examen AP College Board

    Un tracé semi-logarithmique 半对数图 place la sortie sur un axe logarithmique et l'entrée sur un axe normal. Sur ces axes, une fonction exponentielle $y=ab^x$ devient une ligne droite, car $\log y = \log a + (\log b)\,x$ est linéaire en $x$. Donc : si les données semblent linéaires sur un tracé semi-log, un modèle exponentiel s'adapte ; la pente de la ligne donne $\log b$ et son ordonnée à l'origine donne $\log a$.

    2.15

    Conseils d'examen

    • Distuer les suites arithmétiques (ajouter une différence commune) des suites géométriques (multiplier par un ratio commun) et leurs cousins fonctionnels linéaires/exponentiels.
    • Exponentielle = multiplication répétée, donc elle finit par dépasser tout modèle linéaire ou polynomial.
    • Le logarithme est l'inverse de l'exponentielle ($\log_b c=a\Leftrightarrow b^a=c$) ; utilisez-le pour résoudre $b^x=k$.
    • Appliquer les lois du log (produit, quotient, puissance) et la formule de changement de base ; l'argument d'un log doit être positif.
    • Sur un tracé semi-logarithmique, un modèle exponentiel devient une ligne droite.
  • 3

    Fonctions trigonométriques et polaires

    Regarder la leçon
    3.1

    Phénomènes Périodiques

    Programme

    Objectif d'apprentissage 3.1.A : Construire des graphiques de relations périodiques basés sur des représentations verbales.

    • 3.1.A.1 Une relation périodique peut être identifiée entre deux aspects d'un contexte si, à mesure que les valeurs d'entrée augmentent, les valeurs de sortie démontrent un motif répété sur des intervalles de longueur égue successifs.
    • 3.1.A.2 Le graphique d'une relation périodique peut être construit à partir du graphique d'un seul cycle de la relation.

    Objectif d'apprentissage 3.1.B : Décrire les caractéristiques clés d'une fonction périodique basée sur une représentation verbale.

    • 3.1.B.1 La période de la fonction est la plus petite valeur positive $k$ telle que $f(x + k) = f(x)$ pour toute $x$ dans le domaine. Par conséquent, le comportement d'une fonction périodique est entièrement déterminé par n'importe quel intervalle de largeur $k$.
    • 3.1.B.2 La période peut être estimée en examinant les valeurs de sortie successives de longueur égale et en trouvant où le motif commence à se répéter.
    • 3.1.B.3 Les fonctions périodiques présentent des caractéristiques d'autres fonctions, telles que des intervalles d'augmentation et de diminution, des concavités différentes et divers taux de changement. Cependant, avec les fonctions périodiques, toutes les caractéristiques trouvées dans une période de la fonction seront présentes dans chaque période de la fonction.

    Source : Description du cours et de l'examen AP College Board

    La Station spatiale internationale en orbite : les fonctions trigonométriques et polaires décrivent les mouvements périodiques et circulaires
    La Station spatiale internationale en orbite : les fonctions trigonométriques et polaires décrivent les mouvements périodiques et circulaires

    Une relation est périodique 周期性 si son motif de sortie se répète à des intervalles d'entrée réguliers. La période 周期 est le plus petit $k$ positif tel que $f(x+k)=f(x)$ pour tout $x$. Vous pouvez construire tout le graphe en copiant un seul cycle 周期段, et estimer la période en trouvant à quelle distance le motif se répète. Dans chaque cycle, une fonction périodique possède encore des intervalles d'augmentation/diminution et de maxima/minima.

    sin et cos oscillent entre -1 et 1 ; tan brise à 90 et 270 degrés
    sin et cos oscillent entre -1 et 1 ; tan brise à 90 et 270 degrés

    La Grande Roue de Vienne contre un ciel bleu *Alors qu'une grande roue tourne régulièrement, votre hauteur monte et descend sans arrêt – une vraie onde sinusoïdale dans le temps
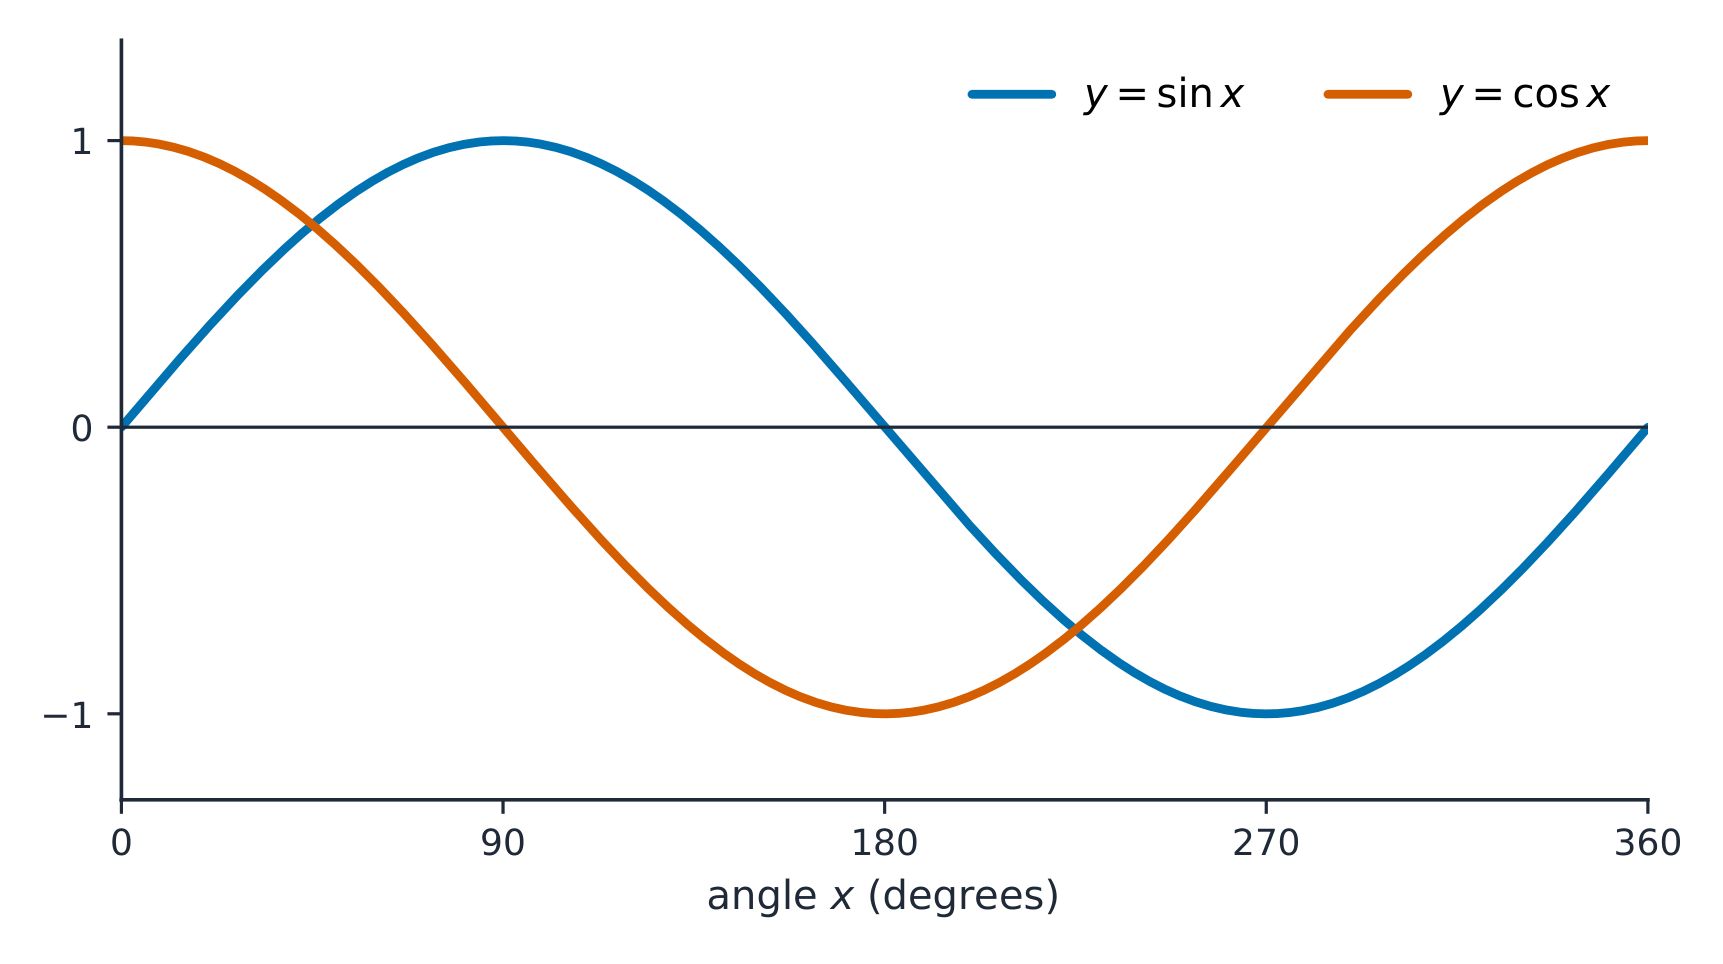
    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    periodic/ˌpɪərɪˈɒdɪk/ 周期性 zhōu qī xìng
    period/ˈpɪərɪəd/ 周期 zhōu qī
    cycle/ˈsaɪkl/ 周期段 zhōu qī duàn
    standard position/ˈstændəd pəˈzɪʃn/ 标准位置 biāo zhǔn wèi zhì
    3.2

    Sinus, Cosinus et Tangente

    Programme

    Objectif d'apprentissage 3.2.A : Déterminer le sinus, le cosinus et la tangente d'un angle à l'aide du cercle unité.

    • 3.2.A.1 Dans le plan cartésien, un angle est en position standard lorsque son sommet coïncide avec l'origine et qu'un de ses rayons coïncide avec l'axe $x$ positif. L'autre rayon est appelé le rayon terminal. Les mesures d'angles positives et négatives indiquent des rotations à partir de l'axe $x$ positif dans le sens antihoraire et horaire, respectivement. Les angles en position standard partageant un rayon terminal diffèrent par un nombre entier de révolutions.
    • 3.2.A.2 La mesure en radians d'un angle en position standard est le rapport de la longueur de l'arc d'un cercle centré à l'origine subtendu par l'angle au rayon de ce même cercle. Pour un cercle unité, qui a un rayon de $1$, la mesure en radians est la même que la longueur de l'arc subtendu.
    • 3.2.A.3 Étant donné un angle en position standard et un cercle centré à l'origine, il existe un point, $P$, où le rayon terminal intersecte le cercle. Le sinus de l'angle est le rapport du déplacement vertical de $P$ par rapport à l'axe $x$ à la distance entre l'origine et le point $P$. Par conséquent, pour un cercle unité, le sinus de l'angle est la coordonnée $y$ du point $P$.
    • 3.2.A.4 Étant donné un angle en position standard et un cercle centré à l'origine, il existe un point, $P$, où le rayon terminal intersecte le cercle. Le cosinus de l'angle est le rapport du déplacement horizontal de $P$ par rapport à l'axe $y$ à la distance entre l'origine et le point $P$. Par conséquent, pour un cercle unité, le cosinus de l'angle est la coordonnée $x$ du point $P$.
    • 3.2.A.5 Étant donné un angle en position standard, la tangente de l'angle est la pente, si elle existe, du rayon terminal. Puisque la pente du rayon terminal est le rapport du déplacement vertical sur le déplacement horizontal sur n'importe quel intervalle, la tangente de l'angle est le rapport de la coordonnée $y$ à la coordonnée $x$ du point où le rayon terminal intersecte le cercle unité ; alternativement, c'est le rapport du sinus de l'angle à son cosinus.

    Source : Description du cours et de l'examen AP College Board

    Un angle est en position standard 标准位置 lorsque son sommet est à l'origine et que son rayon initial repose sur l'axe $x$ positif. Sa mesure en radian 弧度 est la longueur d'arc sur un cercle unité. Pour le point $P$ où le rayon terminal rencontre un cercle de rayon $r$ :

    $$\cos\theta = \frac{x}{r},\qquad \sin\theta = \frac{y}{r},\qquad \tan\theta = \frac{y}{x}\ (\text{the slope of the terminal ray}).$$

    Nommer les côtés d'un triangle rectangle depuis l'angle
    Nommer les côtés d'un triangle rectangle depuis l'angle
    Explorer

    Lire sinus et cosinus sur le cercle trigonométrique

    Sur le cercle trigonométrique, un point à l'angle $\theta$ a les coordonnées $(\cos\theta,\ \sin\theta)$. Faites tourner l'angle pour voir le sinus et le cosinus se tracer comme la hauteur et la largeur.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    radian/ˈreɪdɪən/ 弧度 hú dù
    equilateral triangle/ˌiːkwɪˈlætərəl ˈtraɪæŋɡl/ 等边三角形 děng biān sān jiǎo xíng
    3.3

    Valeurs des Fonctions Sinus et Cosinus

    Programme

    Objectif d'apprentissage 3.3.A : Déterminer les coordonnées de points sur un cercle centré à l'origine.

    • 3.3.A.1 Étant donné un angle de mesure $\theta$ en position standard et un cercle de rayon $r$ centré à l'origine, il existe un point, $P$, où le rayon terminal intersecte le cercle. Les coordonnées du point $P$ sont $(r\cos\theta, r\sin\theta)$.
    • 3.3.A.2 La géométrie des triangles isocèles rectangles et équilatéraux, tout en tenant compte des signes des valeurs selon le quadrant de l'angle, peut être utilisée pour trouver des valeurs exactes pour le cosinus et le sinus des angles qui sont des multiples de $\dfrac{\pi}{4}$ et $\dfrac{\pi}{6}$ radians et dont les rayons terminaux ne reposent pas sur un axe.

    Source : Description du cours et de l'examen AP College Board

    Sur un cercle de rayon $r$, $x=r\cos\theta$ et $y=r\sin\theta$. Les valeurs exactes aux angles particuliers ($0,\tfrac{\pi}{6},\tfrac{\pi}{4},\tfrac{\pi}{3},\tfrac{\pi}{2},\dots$) proviennent de la géométrie des triangles isocèles rectangles et des triangles équilatéraux 等边三角形, avec les signes fixés par le quadrant 象限 de l'angle.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    quadrant/ˈkwɒdrənt/ 象限 xiàng xiàn
    3.4

    Graphes des Fonctions Sinus et Cosinus

    Programme

    Objectif d'apprentissage 3.4.A : Construire des représentations des fonctions sinus et cosinus à l'aide du cercle unité.

    • 3.4.A.1 Étant donné un angle de mesure $\theta$ en position standard et un cercle unité centré à l'origine, il existe un point, $P$, où le rayon terminal intersecte le cercle. La fonction sinus, $f(\theta) = \sin\theta$, donne la coordonnée $y$, ou le déplacement vertical par rapport à l'axe $x$, du point $P$. Le domaine de la fonction sinus est l'ensemble des nombres réels.
    • 3.4.A.2 À mesure que les valeurs d'entrée, ou mesures d'angles, de la fonction sinus augmentent, les valeurs de sortie oscillent entre $-1$ et $1$, prenant chaque valeur intermédiaire et suivant la distance verticale des points sur le cercle unité par rapport à l'axe $x$.
    • 3.4.A.3 Étant donné un angle de mesure $\theta$ en position standard et un cercle unité centré à l'origine, il existe un point, $P$, où le rayon terminal intersecte le cercle. La fonction cosinus, $f(\theta) = \cos\theta$, donne la coordonnée $x$, ou le déplacement horizontal par rapport à l'axe $y$, du point $P$. Le domaine de la fonction cosinus est l'ensemble des nombres réels.
    • 3.4.A.4 À mesure que les valeurs d'entrée, ou mesures d'angles, de la fonction cosinus augmentent, les valeurs de sortie oscillent entre $-1$ et $1$, prenant chaque valeur intermédiaire et suivant la distance horizontale des points sur le cercle unité par rapport à l'axe $y$.

    Source : Description du cours et de l'examen AP College Board

    Le cercle unité trace la courbe sinus

    Sur le cercle unité 单位圆 ($r=1$), $\sin\theta$ est la coordonnée $y$ et $\cos\theta$ est la coordonnée $x$. À mesure que $\theta$ augmente, les deux oscillent 振荡istantement entre $-1$ et $1$ avec une période $2\pi$. Le sinus commence à $0$ (croissant) ; le cosinus commence à $1$. Ce sont les mêmes vagues décalées de $\tfrac{\pi}{2}$.

    y = sin x et y = cos x sont des vagues lisses entre -1 et 1
    y = sin x et y = cos x sont des vagues lisses entre -1 et 1
    Explorer

    Graphier une onde sinusoïdale

    En déroulant le cercle, on obtient l'onde $y=\sin x$ : elle se répète tous les $2\pi$ (sa période) et oscille entre $-1$ et $1$ (son amplitude).

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    unit circle/ˈjuːnɪt ˈsɜːkl/ 单位圆 dān wèi yuán
    oscillate/ˈɒsɪleɪt/ 振荡 zhèn dàng
    sinusoidal function/ˌsaɪnəˈsɔɪdl ˈfʌŋkʃn/ 正弦型函数 zhèng xián xíng hán shù
    frequency/ˈfriːkwənsi/ 频率 pín lǜ
    3.5

    Fonctions Sinusoïdales

    Programme

    Objectif d'apprentissage 3.5.A : Identifier les caractéristiques clés des fonctions sinus et cosinus.

    • 3.5.A.1 Une fonction sinusoïdale est toute fonction impliquant des transformations additives et multiplicatives de $f(\theta) = \sin\theta$. Les fonctions sinus et cosinus sont toutes deux des fonctions sinusoïdales, avec $\cos\theta = \sin\left(\theta + \dfrac{\pi}{2}\right)$.
    • 3.5.A.2 La période et la fréquence d'une fonction sinusoïdale sont des inverses. La période de $f(\theta) = \sin\theta$ et $g(\theta) = \cos\theta$ est $2\pi$, et la fréquence est $\dfrac{1}{2\pi}$.
    • 3.5.A.3 L'amplitude d'une fonction sinusoïdale est la moitié de la différence entre ses valeurs maximales et minimales. L'amplitude de $f(\theta) = \sin\theta$ et $g(\theta) = \cos\theta$ est $1$.
    • 3.5.A.4 La ligne médiane du graphe d'une fonction sinusoïdale est déterminée par la moyenne arithmétique des valeurs maximales et minimales de la fonction. La ligne médiane des graphes de $y = \sin\theta$ et $y = \cos\theta$ est $y = 0$.
    • 3.5.A.5 À mesure que les valeurs d'entrée augmentent, les graphes des fonctions sinusoïdales oscillent entre concave vers le bas et concave vers le haut.
    • 3.5.A.6 Le graphique de $y = \sin\theta$ possède une symétrie rotationnelle par rapport à l'origine et est donc une fonction impaire. Le graphique de $y = \cos\theta$ présente une symétrie axiale par rapport à l'axe des $y$ et est donc une fonction paire.

    Source : Description du cours et de l'examen AP College Board

    Une fonction sinusoïdale 正弦型函数 est toute transformation du sinus (ou du cosinus). Ses caractéristiques principales :

    • Période et fréquence 频率 sont réciproques ; $\sin\theta$ a pour période $2\pi$.
    • Amplitude 振幅 = la moitié de la distance entre la sortie maximale et minimale.
    • Médiane 中线 $y=d$ = la moyenne du maximum et du minimum (la ligne horizontale centrale).

    Le graphe alterne convexité vers le haut et vers le bas à chaque demi-cycle.

    Exemple résolu. Pour $f(\theta)=3\sin(2\theta)+1$ : l'amplitude est $3$, la période est $\dfrac{2\pi}{2}=\pi$, et la médiane est $y=1$. Donc la sortie maximale est $1+3=4$ et la minimale est $1-3=-2$.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    Amplitude/ˈæmplɪtjuːd/ 振幅 zhèn fú
    Midline/ˈmɪdlaɪn/ 中线 zhōng xiàn
    phase shift/feɪz ʃɪft/ 相移 xiāng yí
    inverse trigonometric functions/ɪnˈvɜːs ˌtrɪɡənəʊˈmetrɪk ˈfʌŋkʃnz/ 反三角函数 fǎn sān jiǎo hán shù
    3.6

    Transformations des Fonctions Sinusoïdales

    Programme

    Objectif d'apprentissage 3.6.A : Identifier l'amplitude, le décalage vertical, la période et le décalage de phase d'une fonction sinusoidale.

    • 3.6.A.1 Les fonctions qui peuvent s'écrire sous la forme $f(\theta) = a\sin(b(\theta + c)) + d$ ou $g(\theta) = a\cos(b(\theta + c)) + d$, où $a, b, c,$ et $d$ sont des nombres réels et $a \neq 0$, sont des fonctions sinusoidales et constituent des transformations des fonctions sinus et cosinus. Les transformations additives et multiplicatives sont les mêmes pour le sinus et le cosinus car la fonction cosinus est un décalage de phase de la fonction sinus de $-\dfrac{\pi}{2}$ unités.
    • 3.6.A.2 Le graphique de la transformation additive $g(\theta) = \sin\theta + d$ de la fonction sinus $f(\theta) = \sin\theta$ est une translation verticale du graphique de $f$, y compris sa ligne médiane, de $d$ unités. La même transformation appliquée à la fonction cosinus donne le même résultat.
    • 3.6.A.3 Le graphique de la transformation additive $g(\theta) = \sin(\theta + c)$ de la fonction sinus $f(\theta) = \sin\theta$ est une translation horizontale, ou décalage de phase, du graphique de $f$ de $-c$ unités. La même transformation appliquée à la fonction cosinus donne le même résultat.
    • 3.6.A.4 Le graphique de la transformation multiplicative $g(\theta) = a\sin\theta$ de la fonction sinus $f(\theta) = \sin\theta$ est une dilatation verticale du graphique de $f$ et diffère en amplitude par un facteur de $|a|$. La même transformation appliquée à la fonction cosinus donne le même résultat.
    • 3.6.A.5 Le graphique de la transformation multiplicative $g(\theta) = \sin(b\theta)$ de la fonction sinus $f(\theta) = \sin\theta$ est une dilatation horizontale du graphique de $f$ et diffère en période par un facteur de $\left|\dfrac{1}{b}\right|$. La même transformation appliquée à la fonction cosinus donne le même résultat.
    • 3.6.A.6 Le graphique de $y = f(\theta) = a\sin(b(\theta + c)) + d$ a une amplitude de $|a|$ unité, une période de $\left|\dfrac{1}{b}\right|2\pi$ unités, un décalage vertical de la ligne médiane de $d$ unités par rapport à $y = 0$, et un décalage de phase de $-c$ unités. Les mêmes transformations appliquées à la fonction cosinus produisent les mêmes résultats.

    Source : Description du cours et de l'examen AP College Board

    Amplitude, période & phase d'une sinusoïde

    La sinusoïde générale est

    $$f(\theta)=a\sin\big(b(\theta+c)\big)+d \quad\text{or}\quad a\cos\big(b(\theta+c)\big)+d,$$
    où $|a|$ est l'amplitude, $\dfrac{2\pi}{|b|}$ est la période, $-c$ est le déphasage horizontal 相移 (un $+c$ à l'intérieur de la parenthèse décale le graphe vers la gauche de $c$), et $d$ est le décalage vertical (ligne médiane). Un $a$ négatif reflète l'onde.

    Explorer

    Étirer et décaler une sinusoïde

    Dans $y=a\sin(bx+c)+d$ : $a$ définit l'amplitude, $b$ la période, $c$ un décalage de phase horizontal, et $d$ un décalage vertical. Changez chacun et observez l'onde répondre.

    3.7

    Contexte des fonctions sinusoidales et modélisation de données

    Programme

    Objectif d'apprentissage 3.7.A : Construire des modèles de fonctions sinusoidales pour des phénomènes périodiques.

    • 3.7.A.1 L'intervalle minimal de valeurs d'entrée sur lequel les valeurs de sortie maximales ou minimales commencent à se répéter, c'est-à-dire l'intervalle de valeurs d'entrée entre deux maxima consécutifs ou deux minima consécutifs, peut être utilisé pour déterminer ou estimer la période et la fréquence d'un modèle de fonction sinusoidale.
    • 3.7.A.2 Les valeurs de sortie maximales et minimales peuvent être utilisées pour déterminer ou estimer l'amplitude et le décalage vertical d'un modèle de fonction sinusoidale.
    • 3.7.A.3 Une paire réelle de valeurs d'entrée-sortie peut être comparée aux paires de valeurs d'entrée-sortie produites par un modèle de fonction sinusoidale pour déterminer ou estimer un décalage de phase pour le modèle.
    • 3.7.A.4 Des modèles de fonctions sinusoidales peuvent être construits pour un ensemble de données à l'aide d'une technologie en estimant des valeurs clés ou en effectuant des régressions sinusoidales.
    • 3.7.A.5 Les fonctions sinusoidales qui modélisent un ensemble de données ne sont souvent utiles que dans leur domaine contextuel et peuvent être utilisées pour prédire des valeurs de la variable dépendante à partir de valeurs de la variable indépendante.

    Source : Description du cours et de l'examen AP College Board

    Pour modéliser des données périodiques (marées, lumière du jour, température) : lire la période là où le motif se répète, obtenir l'amplitude et la droite médiane à partir du max et du min, et définir le déphasage pour qu'un sommet atterrisse à l'entrée appropriée. La technologie ajuste une régression sinusoidale. Un tel modèle n'est fiable que sur son domaine contextuel.

    3.8

    Fonction tangente

    Programme

    Objectif d'apprentissage 3.8.A : Construire des représentations de la fonction tangente à l'aide du cercle trigonométrique.

    • 3.8.A.1 Étant donné un angle de mesure $\theta$ en position standard et un cercle trigonométrique centré à l'origine, il existe un point, $P$, où le rayon terminal intersecte le cercle. La fonction tangente, $f(\theta) = \tan\theta$, donne la pente du rayon terminal.
    • 3.8.A.2 Puisque la pente du rayon terminal est le rapport du changement des valeurs de $y$ au changement des valeurs de $x$ entre deux points quelconques sur le rayon, la fonction tangente est également le rapport de la fonction sinus à la fonction cosinus. Par conséquent, $\tan\theta = \dfrac{\sin\theta}{\cos\theta}$, où $\cos\theta \neq 0$.

    Objectif d'apprentissage 3.8.B : Décrire les caractéristiques principales de la fonction tangente.

    • 3.8.B.1 Puisque les valeurs de pente du rayon terminal se répètent toutes les demi-révolution du cercle, la fonction tangente a une période de $\pi$.
    • 3.8.B.2 La fonction tangente présente un comportement asymptotique périodique aux valeurs d'entrée $\theta = \dfrac{\pi}{2} + k\pi$, pour des valeurs entières de $k$, parce que $\cos\theta = 0$ à ces valeurs.
    • 3.8.B.3 La fonction tangente augmente et son graphique passe de convexe vers concave entre deux asymptotes consécutives.

    Source : Description du cours et de l'examen AP College Board

    $\tan\theta=\dfrac{\sin\theta}{\cos\theta}$ est la pente du rayon terminal. Ses valeurs de pente se répètent tous les demi-tours, donc sa période est $\pi$. Il a des asymptotes verticales où $\cos\theta=0$ (à $\theta=\tfrac{\pi}{2}+k\pi$), et il est toujours croissant entre des asymptotes consécutives, changeant de concavité à chaque zéro.

    3.9

    Fonctions trigonométriques inverses

    Programme

    Objectif d'apprentissage 3.9.A : Construire des représentations analytiques et graphiques de l'inverse des fonctions sinus, cosinus et tangente sur un domaine restreint.

    • 3.9.A.1 Pour les fonctions trigonométriques inverses, les valeurs d'entrée et de sortie sont inversées par rapport à leurs fonctions trigonométriques correspondantes, de sorte que la valeur de sortie d'une fonction trigonométrique inverse est souvent interprétée comme une mesure d'angle et l'entrée est une valeur dans l'image de la fonction trigonométrique correspondante.
    • 3.9.A.2 Les fonctions trigonométriques inverses sont appelées arc sinus, arc cosinus et arc tangente (également représentées par $\sin^{-1}x, \cos^{-1}x,$ et $\tan^{-1}x$). Puisque les fonctions trigonométriques correspondantes sont périodiques, elles ne sont inversibles que si elles ont des domaines restreints.
    • 3.9.A.3 Afin de définir leurs fonctions inverses respectives, le domaine de la fonction sinus est restreint à $\left[-\dfrac{\pi}{2}, \dfrac{\pi}{2}\right]$, celui de la fonction cosinus à $[0, \pi]$, et celui de la fonction tangente à $\left(-\dfrac{\pi}{2}, \dfrac{\pi}{2}\right)$.

    Source : Description du cours et de l'examen AP College Board

    Les fonctions trigonométriques inverses 反三角函数 – arcsine 反正弦, arccosinus, arctangente – inversent les fonctions trigonometriques, de sorte qu'elles prennent un rapport et retournent un angle. Comme le sinus, le cosinus et la tangente se répètent, leurs domaines doivent être restreints (ex. sinus à $[-\tfrac{\pi}{2},\tfrac{\pi}{2}]$) avant qu'une inverse ne puisse exister.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    arcsine/ˈɑːksaɪn/ 反正弦 fǎn zhèng xián
    reciprocals/rɪˈsɪprəklz/ 倒数 dào shǔ
    Pythagorean identity/ˈpaɪθəɡɔːrɪən aɪˈdentɪti/ 毕达哥拉斯恒等式 bì dá gē lā sī héng děng shì
    sum identities/sʌm aɪˈdentɪtiz/ 和角公式 hé jiǎo gōng shì
    double-angle/ˈdʌbl ˈæŋɡl/ 二倍角 èr bèi jiǎo
    Polar coordinates/ˈpəʊlə kəʊˈɔːdɪnəts/ 极坐标 jí zuò biāo
    complex number/ˈkɒmpleks ˈnʌmbə/ 复数 fù shù
    3.10

    Équations et inégalités trigonométriques

    Programme

    Objectif d'apprentissage 3.10.A : Résoudre des équations et inégalités impliquant des fonctions trigonométriques.

    • 3.10.A.1 Les fonctions trigonométriques réciproques sont utiles pour résoudre des équations et inégalités impliquant des fonctions trigonométriques, mais les solutions peuvent nécessiter des modifications en raison de restrictions de domaine.
    • 3.10.A.2 Parce que les fonctions trigonométriques sont périodiques, il y a souvent une infinité de solutions aux équations trigonométriques.
    • 3.10.A.3 Dans les équations et inégalités trigonométriques issues d'un scénario contextuel, il y a souvent une restriction de domaine qui peut être implicite du contexte, ce qui limite le nombre de solutions.

    Source : Description du cours et de l'examen AP College Board

    Utilisez les fonctions trigonometriques inverses pour résoudre les équations trigonométriques. Comme les fonctions sont périodiques, il y a généralement une infinité de solutions — écrivez la solution générale en ajoutant des multiples de la période, puis gardez celles qui sont dans le domaine requis (souvent contextuel).

    Exemple résolu. Résoudre $2\sin\theta=1$ sur $[0,2\pi)$. Ensuite $\sin\theta=\tfrac12$, et sur le cercle unité, le sinus est positif dans les premier et deuxième quadrants, donc $\theta=\dfrac{\pi}{6}$ ou $\dfrac{5\pi}{6}$. Sur tous les réels, on ajouterait $2\pi k$ à chacun.

    3.11

    Fonctions sécante, cosécante et cotangente

    Programme

    Objectif d'apprentissage 3.11.A : Identifier les caractéristiques clés des fonctions impliquant des quotients des fonctions sinus et cosinus.

    • 3.11.A.1 La fonction sécante, $f(\theta) = \sec\theta$, est le reciprocal de la fonction cosinus, où $\cos\theta \neq 0$.
    • 3.11.A.2 La fonction cosécante, $f(\theta) = \csc\theta$, est le reciprocal de la fonction sinus, où $\sin\theta \neq 0$.
    • 3.11.A.3 Les graphiques des fonctions sécante et cosécante ont des asymptotes verticales là où le cosinus et le sinus s'annulent, respectivement, et ont une image de $(-\infty, -1] \cup [1, \infty)$.
    • 3.11.A.4 La fonction cotangente, $f(\theta) = \cot\theta$, est l'inverse de la fonction tangente, où $\tan\theta \neq 0$. De manière équivalente, $\cot\theta = \dfrac{\cos\theta}{\sin\theta}$, où $\sin\theta \neq 0$.
    • 3.11.A.5 Le graphe de la fonction cotangente présente des asymptotes verticales pour les valeurs du domaine où $\tan\theta = 0$ et est décroissant entre deux asymptotes consécutives.

    Source : Description du cours et de l'examen AP College Board

    Ce sont les inverseurs 倒数 des trois principales :

    $$\sec\theta=\frac{1}{\cos\theta},\qquad \csc\theta=\frac{1}{\sin\theta},\qquad \cot\theta=\frac{1}{\tan\theta}.$$
    La sécante et la cosécante ont des asymptotes verticales où le cosinus et le sinus sont nuls ; la cotangente les a où la tangente est nulle (où le sinus est nul).

    sec est l'inverseur de cos, avec des asymptotes où cos est nul
    sec est l'inverseur de cos, avec des asymptotes où cos est nul
    3.12

    Représentations équivalentes des fonctions trigonométriques

    Programme

    Objectif d'apprentissage 3.12.A : Réécrire des expressions trigonométriques sous une forme équivalente en utilisant l'identité pythagoricienne.

    • 3.12.A.1 Le théorème de Pythagore peut être appliqué aux triangles rectangles avec des points sur le cercle unité aux coordonnées $(\cos\theta, \sin\theta)$, ce qui donne l'identité pythagoricienne : $\sin^2\theta + \cos^2\theta = 1$.
    • 3.12.A.2 L'identité pythagoricienne peut être manipulée algébriquement pour obtenir d'autres formes impliquant des fonctions trigonométriques, telles que $\tan^2\theta = \sec^2\theta - 1$, et peut être utilisée pour établir d'autres relations trigonométriques, comme $\arcsin x = \arccos\left(\sqrt{1 - x^2}\right)$, avec les restrictions de domaine appropriées.

    Objectif d'apprentissage 3.12.B : Réécrire des expressions trigonométriques sous une forme équivalente en utilisant les identités d'addition du sinus et du cosinus.

    • 3.12.B.1 L'identité d'addition pour le sinus est $\sin(\alpha + \beta) = \sin\alpha\cos\beta + \cos\alpha\sin\beta$.
    • 3.12.B.2 L'identité d'addition pour le cosinus est $\cos(\alpha + \beta) = \cos\alpha\cos\beta - \sin\alpha\sin\beta$.
    • 3.12.B.3 Les identités d'addition pour le sinus et le cosinus peuvent également être utilisées comme identités de différence et d'angle double.
    • 3.12.B.4 Les propriétés des fonctions trigonométriques, les identités trigonométriques connues et d'autres propriétés algébriques peuvent être utilisées pour vérifier d'autres identités trigonométriques.

    Objectif d'apprentissage 3.12.C : Résoudre des équations en utilisant des représentations analytiques équivalentes des fonctions trigonométriques.

    • 3.12.C.1 Une forme équivalente spécifique impliquant des expressions trigonométriques peut rendre l'information plus accessible.
    • 3.12.C.2 Les formes trigonométriques équivalentes peuvent être utiles pour résoudre des équations et inégalités trigonométriques.

    Source : Description du cours et de l'examen AP College Board

    L'identité pythagoricienne 毕达哥拉斯恒等式 provient de $x^2+y^2=1$ sur le cercle unité :

    $$\sin^2\theta+\cos^2\theta=1,$$
    ce qui se réarrange en formes avec $\sec$ et $\tan$. Les identités d'addition 和角公式 :
    $$\sin(\alpha+\beta)=\sin\alpha\cos\beta+\cos\alpha\sin\beta,\qquad \cos(\alpha+\beta)=\cos\alpha\cos\beta-\sin\alpha\sin\beta,$$
    donnent aussi les identités de différence et d'angle double 二倍角 (posons $\beta=\alpha$).

    3.13

    Trigonométrie et coordonnées polaires

    Programme

    Objectif d'apprentissage 3.13.A : Déterminer l'emplacement d'un point dans le plan à l'aide de coordonnées rectangulaires et polaires.

    • 3.13.A.1 Le système de coordonnées polaires est basé sur un quadrillage de cercles centrés à l'origine et sur des droites passant par l'origine. Les coordonnées polaires sont définies comme un couple ordonné, $(r, \theta)$, tel que $|r|$ représente le rayon du cercle sur lequel se trouve le point, et $\theta$ représente la mesure d'un angle en position standard dont le rayon terminal inclut le point. Dans le système de coordonnées polaires, le même point peut être représenté de nombreuses façons.
    • 3.13.A.2 Les coordonnées d'un point dans le système de coordonnées polaires, $(r, \theta)$, peuvent être converties en coordonnées dans le système de coordonnées rectangulaires, $(x, y)$, en utilisant $x = r\cos\theta$ et $y = r\sin\theta$.
    • 3.13.A.3 Les coordonnées d'un point dans le système de coordonnées rectangulaires, $(x, y)$, peuvent être converties en coordonnées dans le système de coordonnées polaires, $(r, \theta)$, en utilisant $r = \sqrt{x^2 + y^2}$ et $\theta = \arctan\left(\dfrac{y}{x}\right)$ pour $x > 0$ ou $\theta = \arctan\left(\dfrac{y}{x}\right) + \pi$ pour $x < 0$.
    • 3.13.A.4 Un nombre complexe peut être compris comme un point dans le plan complexe et peut être déterminé par ses coordonnées rectangulaires ou polaires correspondantes. Lorsque le nombre complexe a les coordonnées rectangulaires $(a, b)$, il peut s'exprimer sous la forme $a + bi$. Lorsque le nombre complexe a les coordonnées polaires $(r, \theta)$, il peut s'exprimer sous la forme $(r\cos\theta) + i(r\sin\theta)$.

    Source : Description du cours et de l'examen AP College Board

    Les coordonnées polaires 极坐标 localisent un point par $(r,\theta)$ – distance $r$ de l'origine à un angle $\theta$. Convertissez avec

    $$x=r\cos\theta,\quad y=r\sin\theta,\qquad r=\sqrt{x^2+y^2},\quad \tan\theta=\frac{y}{x}.$$
    Un nombre complexe 复数 est le point $(x,y)=x+yi$ et peut également s'écrire avec $r$ et $\theta$.

    Les coordonnées polaires donnent un point par sa distance r et son angle theta
    Les coordonnées polaires donnent un point par sa distance r et son angle theta
    3.14

    Graphes de fonctions polaires

    Programme

    Objectif d'apprentissage 3.14.A : Construire des graphes de fonctions polaires.

    • 3.14.A.1 Le graphe de la fonction $r = f(\theta)$ en coordonnées polaires consiste en des paires d'entrées-sorties de valeurs où les valeurs d'entrée sont des mesures d'angles et les valeurs de sortie sont des rayons.
    • 3.14.A.2 Le domaine de la fonction polaire $r = f(\theta)$, donné graphiquement, peut être restreint à une portion souhaitée de la fonction en sélectionnant des extrémités correspondant à l'angle et au rayon désirés.
    • 3.14.A.3 Lors du traçage de fonctions polaires sous la forme $r = f(\theta)$, les changements dans les valeurs d'entrée correspondent à des changements dans la mesure de l'angle par rapport à l'axe $x$ positif, et les changements dans les valeurs de sortie correspondent à des changements dans la distance par rapport à l'origine.

    Source : Description du cours et de l'examen AP College Board

    Tracer une courbe polaire

    Le graphe de $r=f(\theta)$ est tous les points $(r,\theta)$ lorsque $\theta$ fait le tour. Restreindre le domaine de $\theta$ ne dessine qu'une partie de la courbe. Quand $\theta$ augmente, $r$ grandit ou diminue, traçant des spirales, des cercles, des roses et des limaçons.

    Une cardiode r = 1 + cos theta, esquissée directement en forme polaire
    Une cardiode r = 1 + cos theta, esquissée directement en forme polaire
    Explorer

    Tracer une courbe en coordonnées polaires

    En forme polaire, un point est à une distance $r$ sous un angle $\theta$. En laissant $r$ dépendre de $\theta$, on trace des formes qu'une règle en $x,y$ ne peut pas — comme cette cardiode.

    3.15

    Taux de variation dans les fonctions polaires

    Programme

    Objectif d'apprentissage 3.15.A : Décrire les caractéristiques du graphe d'une fonction polaire.

    • 3.15.A.1 Si une fonction polaire, $r = f(\theta)$, est positive et croissante ou négative et décroissante, alors la distance entre $f(\theta)$ et l'origine augmente.
    • 3.15.A.2 Si une fonction polaire, $r = f(\theta)$, est positive et décroissante ou négative et croissante, alors la distance entre $f(\theta)$ et l'origine diminue.
    • 3.15.A.3 Pour une fonction polaire, $r = f(\theta)$, si la fonction passe d'une croissance à une décroissance ou d'une décroissance à une croissance sur un intervalle, alors la fonction présente un extremum relatif sur cet intervalle correspondant à un point relativement le plus proche ou le plus éloigné de l'origine.
    • 3.15.A.4 Le taux de variation moyen de $r$ par rapport à $\theta$ sur un intervalle de $\theta$ est le rapport du changement dans les valeurs de rayon sur le changement dans $\theta$ sur un intervalle de $\theta$. Graphiquement, le taux de variation moyen indique la vitesse à laquelle le rayon change par radian.
    • 3.15.A.5 Le taux de variation moyen de $r$ par rapport à $\theta$ sur un intervalle de $\theta$ peut être utilisé pour estimer les valeurs de la fonction à l'intérieur de l'intervalle.

    Source : Description du cours et de l'examen AP College Board

    Quand $\theta$ augmente, la distance à l'origine $r$ change :

    • $r$ positif et croissant (ou négatif et décroissant) $\Rightarrow$ se déplaçant loin de l'origine ;
    • $r$ positif et décroissant (ou négatif et croissant) $\Rightarrow$ se déplaçant vers l'origine.

    Lorsque $r$ bascule entre croissant et décroissant, la distance atteint un extremum relatif. Le taux de variation moyen de $r$ par rapport à $\theta$, $\dfrac{\Delta r}{\Delta \theta}$, estime à quelle vitesse la courbe va dedans ou dehors sur un intervalle.

    3.15

    Conseils d'examen

    • Utilisez les radians et le cercle unité : $\cos\theta$ et $\sin\theta$ sont les coordonnées, toujours comprises entre $-1$ et $1$.
    • Pour une sinusoïde $a\sin(b(\theta+c))+d$ : $|a|$ est l'amplitude, $\tfrac{2\pi}{|b|}$ la période, $d$ la droite médiane, et le déphasage est $-c$ (un $+c$ déplace vers la gauche).
    • Modélisez des données périodiques en lisant la période, l'amplitude et la droite médiane à partir du max et du min.
    • Les fonctions trigonométriques inverses ont besoin d'un domaine restreint et retournent un angle ; les équations trigonométriques ont une infinité de solutions (ajoutez la période).
    • Convertissez polaire↔rectangulaire avec $x=r\cos\theta$, $y=r\sin\theta$.
  • 4

    Fonctions impliquant des paramètres, des vecteurs et des matrices

    Regarder la leçon
    4.1

    Fonctions paramétriques

    Programme

    Objectif d'apprentissage 4.1.A : Construire un graphique ou un tableau de valeurs pour une fonction paramétrique représentée analytiquement.

    • 4.1.A.1 Une fonction paramétrique dans $\mathbb{R}^2$, l'ensemble de tous les couples ordonnés de deux nombres réels, consiste en un ensemble de deux équations paramétriques dans lesquelles deux variables dépendantes, $x$ et $y$, dépendent d'une seule variable indépendante, $t$, appelée paramètre.
    • 4.1.A.2 Puisque les variables $x$ et $y$ dépendent de la variable indépendante, $t$, les coordonnées $(x_i,\, y_i)$ à l'instant $t_i$ peuvent s'écrire comme des fonctions de $t$ et peuvent être exprimées comme la seule fonction paramétrique $f(t) = (x(t),\, y(t))$, où dans ce cas $x$ et $y$ sont des noms de deux fonctions.
    • 4.1.A.3 Un tableau numérique de valeurs peut être généré pour la fonction paramétrique $f(t) = (x(t),\, y(t))$ en évaluant $x_i$ et $y_i$ à plusieurs valeurs de $t_i$ dans le domaine.
    • 4.1.A.4 Un graphique d'une fonction paramétrique peut être esquissé en reliant plusieurs points du tableau numérique de valeurs par ordre de valeur croissante de $t$.
    • 4.1.A.5 Le domaine de la fonction paramétrique $f$ est souvent restreint, ce qui entraîne des points de départ et de fin sur le graphique de $f$.

    Source : Description du cours et de l'examen AP College Board

    Un parcours de montagnes russes : vecteurs et mouvement paramétrique décrivent la trajectoire et la vitesse ensemble
    Un parcours de montagnes russes : vecteurs et mouvement paramétrique décrivent la trajectoire et la vitesse ensemble

    L'unité 4 fait partie du cours mais n'est pas évaluée à l'examen AP Précalcul (qui couvre uniquement les unités 1–3) ; elle construit des outils utilisés dans les cours ultérieurs.

    Une fonction paramétrique 参数函数 décrit une courbe en donnant les deux coordonnées comme fonctions d'une troisième variable, le paramètre 参数 $t$ : $\big(x(t),\,y(t)\big)$. Lorsque $t$ parcourt son domaine, le point trace un chemin – et, contrairement à $y=f(x)$, le chemin peut boucler ou se croiser lui-même.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    vector/ˈvektə/ 向量 xiàng liàng
    4.2

    Fonctions paramétriques et mouvement plan

    Programme

    Objectif d'apprentissage 4.2.A : Identifier les caractéristiques clés d'une fonction de mouvement plan paramétrique liées à la position.

    • 4.2.A.1 Une fonction paramétrique donnée par $f(t) = (x(t),\, y(t))$ peut servir à modéliser le mouvement d'une particule dans le plan. Le graphique de cette fonction indique la position d'une particule au temps $t$.
    • 4.2.A.2 Les extrema horizontaux et verticaux du mouvement d'une particule peuvent être déterminés en identifiant les valeurs maximales et minimales des fonctions $x(t)$ et $y(t)$, respectivement.
    • 4.2.A.3 Les zéros réels de la fonction $x(t)$ correspondent aux intersections avec l'axe $y$, et les zéros réels de $y(t)$ correspondent aux intersections avec l'axe $x$.

    Source : Description du cours et de l'examen AP College Board

    En lisant $t$ comme temps, une fonction paramétrique modélise le mouvement dans le plan. $x(t)$ et $y(t)$ donnent la position horizontale et verticale ; la direction de déplacement du point est l'ordre dans lequel la courbe est dessinée quand $t$ augmente (marquez-le avec des flèches).

    4.3

    Fonctions paramétriques et taux de variation

    Programme

    Objectif d'apprentissage 4.3.A : Identifier les caractéristiques clés d'une fonction de mouvement plan paramétrique liées à la direction et au taux de variation.

    • 4.3.A.1 Lorsque le paramètre augmente, la direction du mouvement plan d'une particule peut être analysée en termes de $x$ et $y$ indépendamment. Si $x(t)$ augmente ou diminue, la direction du mouvement est vers la droite ou vers la gauche, respectivement. Si $y(t)$ augmente ou diminue, la direction du mouvement est vers le haut ou vers le bas, respectivement.
    • 4.3.A.2 À un point donné du plan, la direction du mouvement plan peut être différente pour différentes valeurs de $t$.
    • 4.3.A.3 Une même courbe dans le plan peut être paramétrée de différentes manières et parcourue dans différentes directions avec des fonctions paramétriques distinctes.
    • 4.3.A.4 Sur un intervalle donné $[t_1,\, t_2]$ dans le domaine, le taux de variation moyen peut être calculé pour $x(t)$ et $y(t)$ indépendamment. Le rapport du taux de variation moyen de $y$ sur le taux de variation moyen de $x$ donne la pente du graphique entre les points de la courbe correspondant à $t_1$ et $t_2$, tant que le taux de variation moyen de $x(t) \neq 0$.

    Source : Description du cours et de l'examen AP College Board

    Sur un intervalle de $t$, le taux de changement moyen de $x$ est $\dfrac{\Delta x}{\Delta t}$ et celui de $y$ est $\dfrac{\Delta y}{\Delta t}$. Leurs signes indiquent la direction du mouvement (droite/gauche, haut/bas) ; ensemble, ils décrivent la vitesse et la direction du mouvement le long du chemin.

    4.4

    Cercles et droites définis paramétriquement

    Programme

    Objectif d'apprentissage 4.4.A : Exprimer un mouvement autour d'un cercle ou le long d'un segment de droite de manière paramétrique.

    • 4.4.A.1 Un tour complet antihoraire autour du cercle unité qui commence et se termine à $(1,\, 0)$ et centré à l'origine peut être modélisé par $(x(t),\, y(t)) = (\cos t,\, \sin t)$ avec pour domaine $0 \leq t \leq 2\pi$.
    • 4.4.A.2 Les transformations de la fonction paramétrique $(x(t),\, y(t)) = (\cos t,\, \sin t)$ peuvent modéliser n'importe quelle trajectoire circulaire parcourue dans le plan.
    • 4.4.A.3 Un chemin linéaire le long du segment de droite reliant le point $(x_1,\, y_1)$ au point $(x_2,\, y_2)$ peut être paramétré de nombreuses façons, y compris en utilisant une position initiale $(x_1,\, y_1)$ et des taux de variation pour $x$ par rapport à $t$ et $y$ par rapport à $t$.

    Source : Description du cours et de l'examen AP College Board

    Un cercle de rayon $R$ centré en $(h,k)$ est $x=h+R\cos t,\ y=k+R\sin t$. Une droite passant par $(x_0,y_0)$ avec direction $(a,b)$ est $x=x_0+at,\ y=y_0+bt$. Ajuster les coefficients change le point de départ, la vitesse et la direction du tracé.

    4.5

    Fonctions définies implicitement

    Programme

    Objectif d'apprentissage 4.5.A : Tracer un graphique d'une équation impliquant deux variables.

    • 4.5.A.1 Une équation impliquant deux variables peut décrire implicitement une ou plusieurs fonctions.
    • 4.5.A.2 Une équation impliquant deux variables peut être tracée en trouvant les solutions de l'équation.
    • 4.5.A.3 Résoudre l'une des variables dans une équation impliquant deux variables peut définir une fonction dont le graphique fait partie ou l'intégralité du graphique de l'équation.

    Objectif d'apprentissage 4.5.B : Déterminer comment les deux quantités liées dans une fonction implicitement définie varient ensemble.

    • 4.5.B.1 Pour les paires ordonnées situées sur le graphique d'une fonction implicitement définie qui sont proches les unes des autres, si le rapport du changement des deux variables est positif, alors les deux variables augmentent simultanément ou diminuent toutes deux ; inversement, si le rapport est négatif, alors qu'une variable augmente, l'autre diminue.
    • 4.5.B.2 Le taux de variation de $x$ par rapport à $y$ ou de $y$ par rapport à $x$ peut être nul, indiquant des intervalles verticaux ou horizontaux, respectivement.

    Source : Description du cours et de l'examen AP College Board

    Une équation implicite 隐式 relie $x$ et $y$ sans isoler l'une ou l'autre, comme $x^2+y^2=25$. Son graphe peut échouer au test de la ligne verticale (pas une fonction), donc il est souvent divisé en morceaux ou décrit paramétriquement.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    parametric function/ˌpærəˈmetrɪk ˈfʌŋkʃn/ 参数函数 cān shù hán shù
    parameter/pəˈræmɪtə/ 参数 cān shù
    implicit/ɪmˈplɪsɪt/ 隐式 yǐn shì
    4.6

    Sections coniques

    Programme

    Objectif d'apprentissage 4.6.A : Représenter analytiquement des coniques présentant une symétrie horizontale ou verticale.

    • 4.6.A.1 Une parabole avec sommet $(h,\, k)$ peut, si $a \neq 0$, être représentée analytiquement comme $x - h = a(y - k)^2$ si elle s'ouvre vers la gauche ou la droite, ou comme $y - k = a(x - h)^2$ si elle s'ouvre vers le haut ou le bas.
    • 4.6.A.2 Une ellipse centrée à $(h,\, k)$ avec un rayon horizontal $a$ et un rayon vertical $b$ peut être représentée analytiquement comme $\dfrac{(x - h)^2}{a^2} + \dfrac{(y - k)^2}{b^2} = 1$. Un cercle est un cas particulier d'une ellipse où $a = b$.
    • 4.6.A.3 Une hyperbole centrée à $(h,\, k)$ avec des axes de symétrie verticaux et horizontaux peut être représentée algébriquement comme $\dfrac{(x - h)^2}{a^2} - \dfrac{(y - k)^2}{b^2} = 1$ pour une hyperbole s'ouvrant vers la gauche et la droite, ou comme $\dfrac{(y - k)^2}{b^2} - \dfrac{(x - h)^2}{a^2} = 1$ pour une hyperbole s'ouvrant vers le haut et le bas. Les asymptotes sont $y - k = \pm \dfrac{b}{a}(x - h)$.

    Source : Description du cours et de l'examen AP College Board

    Sections coniques : un cône, quatre courbes

    Sections coniques 圆锥曲线 – cercles, ellipses, paraboles et hyperboles – sont les courbes issues de la coupe d'un cône, chacune donnée par une équation quadratique en $x$ et $y$. Leurs formes standards révèlent les centres, sommets, axes et asymptotes.

    Orbits elliptiques : les sections coniques décrivent des chemins fermés avec deux foyers — un modèle paramétrique clé
    Orbits elliptiques : les sections coniques décrivent des chemins fermés avec deux foyers — un modèle paramétrique clé
    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    Conic sections/ˈkɒnɪk ˈsekʃnz/ 圆锥曲线 yuán zhuī qū xiàn
    4.7

    Paramétrisation de courbes implicites

    Programme

    Objectif d'apprentissage 4.7.A : Représenter une courbe dans le plan de manière paramétrique.

    • 4.7.A.1 Une paramétrisation $(x(t),\, y(t))$ pour une fonction implicitement définie satisfera, lorsque $x(t)$ et $y(t)$ sont substitués à $x$ et $y$, respectivement, l'équation correspondante pour toute valeur de $t$ dans le domaine.
    • 4.7.A.2 Oui $f$ est une fonction de $x$, alors $y = f(x)$ peut être paramétré comme $(x(t),\, y(t)) = (t, f(t))$. Si $f$ est inversible, son inverse peut être paramétré comme $(x(t),\, y(t)) = (f(t),\, t)$ pour un intervalle approprié de $t$.

    Objectif d'apprentissage 4.7.B : Représenter les coniques de manière paramétrique.

    • 4.7.B.1 Une parabole peut être paramétrée de la même façon que toute équation pouvant être résolue pour $x$ ou $y$. Les équations pouvant être résolues pour $x$ peuvent être paramétrées comme $(x(t),\, y(t)) = (f(t),\, t)$ en résolvant pour $x$ et en remplaçant $y$ par $t$. Les équations pouvant être résolues pour $y$ peuvent être paramétrées comme $(x(t),\, y(t)) = (t, f(t))$ en résolvant pour $y$ et en remplaçant $x$ par $t$.
    • 4.7.B.2 Une ellipse peut être paramétrée en utilisant les fonctions trigonométriques $x(t) = h + a\cos t$ et $y(t) = k + b\sin t$ pour $0 \leq t \leq 2\pi$.
    • 4.7.B.3 Une hyperbole peut être paramétrée en utilisant des fonctions trigonométriques. Pour une hyperbole s'ouvrant vers la gauche et la droite, les fonctions sont $x(t) = h + a\sec t$ et $y(t) = k + b\tan t$ pour $0 \leq t \leq 2\pi$. Pour une hyperbole s'ouvrant vers le haut et le bas, les fonctions sont $x(t) = h + a\tan t$ et $y(t) = k + b\sec t$ pour $0 \leq t \leq 2\pi$.

    Source : Description du cours et de l'examen AP College Board

    De nombreuses courbes implicites peuvent être paramétrisées – réécrites sous forme de $\big(x(t),y(t)\big)$ – ce qui les rend plus faciles à tracer et à traiter comme un mouvement. Le cercle ci-dessus est l'exemple de base ; les ellipses utilisent $x=h+A\cos t,\ y=k+B\sin t$.

    4.8

    Vecteurs

    Programme

    Objectif d'apprentissage 4.8.A : Identifier les caractéristiques d'un vecteur.

    • 4.8.A.1 Un vecteur est un segment orienté. Lorsqu'un vecteur est placé dans le plan, le point au début du segment est appelé la file d'attente, et le point à la fin du segment est appelé la tête. La longueur du segment est la magnitude (ou norme) du vecteur.
    • 4.8.A.2 Un vecteur $\overrightarrow{P_1 P_2}$ à deux composantes peut être tracé dans le plan $xy$ de $P_1 = (x_1, y_1)$ à $P_2 = (x_2, y_2)$. Le vecteur est identifié par $a$ et $b$, où $a = x_2 - x_1$ et $b = y_2 - y_1$. Le vecteur peut s'exprimer comme $\langle a,\, b \rangle$. Un vecteur nul $\langle 0,\, 0 \rangle$ est le cas trivial lorsque $P_1 = P_2$.
    • 4.8.A.3 La direction du vecteur est parallèle au segment reliant l'origine au point de coordonnées $(a,\, b)$. La magnitude du vecteur est la racine carrée de la somme des carrés des composantes.
    • 4.8.A.4 Pour un vecteur représenté géométriquement dans le plan, les composantes du vecteur peuvent être trouvées en utilisant la trigonométrie.

    Objectif d'apprentissage 4.8.B : Déterminer des sommes et produits impliquant des vecteurs.

    • 4.8.B.1 La multiplication d'une constante et d'un vecteur aboutit à un nouveau vecteur dont les composantes sont obtenues en multipliant la constante par chacune des composantes du vecteur original. Le nouveau vecteur est parallèle au vecteur original.
    • 4.8.B.2 La somme de deux vecteurs dans $\mathbb{R}^2$ est un nouveau vecteur dont les composantes sont obtenues en additionnant les composantes correspondantes des vecteurs originaux. Le nouveau vecteur peut être représenté graphiquement comme un vecteur dont la queue correspond à la queue du premier vecteur et dont la tête correspond à la tête du second vecteur lorsque la queue du second vecteur est placée à la tête du premier vecteur.
    • 4.8.B.3 Le produit scalaire de deux vecteurs est la somme des produits de leurs composantes correspondantes. C'est-à-dire, $\langle a_1,\, b_1 \rangle \cdot \langle a_2,\, b_2 \rangle = a_1 a_2 + b_1 b_2$.

    Objectif d'apprentissage 4.8.C : Déterminer un vecteur unitaire pour un vecteur donné.

    • 4.8.C.1 Un vecteur unitaire est un vecteur de magnitude $1$. Un vecteur unitaire dans la même direction qu'un vecteur non nul donné peut être trouvé en multipliant le vecteur par la réciproque de sa magnitude.
    • 4.8.C.2 Le vecteur $\langle a,\, b \rangle$ peut s'exprimer comme $a\vec{i} + b\vec{j}$ dans $\mathbb{R}^2$, où $\vec{i}$ et $\vec{j}$ sont des vecteurs unitaires dans les directions $x$ et $y$, respectivement. C'est-à-dire, $\vec{i} = \langle 1,\, 0 \rangle$ et $\vec{j} = \langle 0,\, 1 \rangle$.

    Objectif d'apprentissage 4.8.D : Déterminer les mesures d'angles entre des vecteurs et les magnitudes des vecteurs impliqués dans l'addition vectorielle.

    • 4.8.D.1 Le produit scalaire est géométriquement équivalent au produit des normes des deux vecteurs et du cosinus de l'angle entre eux. Par conséquent, si le produit scalaire de deux vecteurs non nuls est nul, alors les vecteurs sont perpendiculaires.
    • 4.8.D.2 La loi des sinus et la loi des cosinus peuvent être utilisées pour déterminer les longueurs de côtés et les mesures d'angles de triangles formés par l'addition vectorielle.

    Source : Description du cours et de l'examen AP College Board

    Décomposition d'un vecteur en composantes

    Un vecteur 向量 a à la fois une magnitude 大小 (longueur) et une direction. Écrivez-le par composantes $\langle a,b\rangle$. Additionnez les vecteurs composante par composante ; mettez à l'échelle en multipliant chaque composante ; la magnitude est $\sqrt{a^2+b^2}$. Les vecteurs modélisent les déplacements, vitesses et forces.

    Addition de vecteurs par la loi du triangle
    Addition de vecteurs par la loi du triangle
    Explorer

    Ajouter deux vecteurs bout à bout

    Un vecteur a une magnitude et une direction. Ajouter deux vecteurs les place bout à bout ; le résultant va de la première queue à la dernière tête. Faites glisser chacun pour voir la somme.

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    magnitude/ˈmæɡnɪtjuːd/ 大小 dà xiǎo
    vector-valued function/ˈvektə ˈvæljuːd ˈfʌŋkʃn/ 向量值函数 xiàng liàng zhí hán shù
    4.9

    Fonctions vectorielles

    Programme

    Objectif d'apprentissage 4.9.A : Représenter un mouvement plan en termes de fonctions à valeurs vectorielles.

    • 4.9.A.1 La position d'une particule se déplaçant dans un plan donnée par la fonction paramétrique $f(t) = (x(t),\, y(t))$ peut être exprimée comme une fonction à valeurs vectorielles, $p(t) = x(t)\vec{i} + y(t)\vec{j}$ ou $p(t) = \langle x(t),\, y(t) \rangle$. La norme du vecteur position à l'instant $t$ donne la distance de la particule à l'origine.
    • 4.9.A.2 La fonction à valeurs vectorielles $v(t) = \langle x(t),\, y(t) \rangle$ peut être utilisée pour exprimer la vitesse d'une particule se déplaçant dans un plan à différents instants, $t$. À l'instant $t$, le signe de $x(t)$ indique si la particule se déplace vers la droite ou vers la gauche, et le signe de $y(t)$ indique si elle se déplace vers le haut ou vers le bas. La norme du vecteur vitesse à l'instant $t$ donne la vitesse (vitesse scalaire) de la particule.

    Source : Description du cours et de l'examen AP College Board

    Une fonction vectorielle 向量值函数 produit un vecteur pour chaque entrée, ex. $\vec{r}(t)=\langle x(t),y(t)\rangle$ – la même information qu'une fonction paramétrique, emballée comme un vecteur de position mobile.

    Une ligne vectorielle : commencez à a, puis glissez par t fois la direction b
    Une ligne vectorielle : commencez à a, puis glissez par t fois la direction b
    4.10

    Matrices

    Programme

    Objectif d'apprentissage 4.10.A : Déterminer le produit de deux matrices.

    • 4.10.A.1 Une matrice $n \times m$ est un tableau consisting of $n$ lignes et $m$ colonnes.
    • 4.10.A.2 Deux matrices peuvent être multipliées si le nombre de colonnes dans la première matrice est égal au nombre de lignes dans la seconde matrice. Le produit des matrices est une nouvelle matrice dans laquelle le composant à la $i$ème ligne et à la $j$ème colonne est le produit scalaire de la $i$ème ligne de la première matrice et de la $j$ème colonne de la seconde matrice.

    Source : Description du cours et de l'examen AP College Board

    Une matrice 矩阵 est un tableau rectangulaire de nombres. Additionnez les matrices de même taille composante par composante ; multipliez une matrice par une autre compatible en combinant les lignes avec les colonnes. Les matrices stockent et transforment les données compactement.

    4.11

    L'inverse et le déterminant d'une matrice

    Programme

    Objectif d'apprentissage 4.11.A : Déterminer l'inverse d'une matrice $2 \times 2$.

    • 4.11.A.1 La matrice identité, $I$, est une matrice carrée composée de $1$s sur la diagonale allant du coin supérieur gauche au coin inférieur droit et de $0$s partout ailleurs.
    • 4.11.A.2 Multiplier une matrice carrée par sa matrice identité correspondante donne la matrice carrée originale.
    • 4.11.A.3 Le produit d'une matrice carrée et de son inverse, lorsqu'il existe, est la matrice identité de la même taille.
    • 4.11.A.4 L'inverse d'une matrice $2 \times 2$, lorsqu'il existe, peut être calculé avec ou sans technologie.

    Objectif d'apprentissage 4.11.B : Appliquer la valeur du déterminant à l'inversibilité et aux vecteurs.

    • 4.11.B.1 Le déterminant de la matrice $A = \begin{bmatrix} a & b \\ c & d \end{bmatrix}$ est $ad - bc$. Le déterminant peut être calculé avec ou sans technologie et est noté $\det(A)$.
    • 4.11.B.2 Si une matrice $2 \times 2$ est constituée de deux vecteurs colonne ou ligne de $\mathbb{R}^2$, alors la valeur absolue non nulle du déterminant de la matrice est l'aire du parallélogramme engendré par les vecteurs représentés dans les colonnes ou les lignes de la matrice. Si le déterminant est égal à $0$, alors les vecteurs sont parallèles.
    • 4.11.B.3 La matrice carrée $A$ a une inverse si et seulement si $\det(A) \neq 0$.

    Source : Description du cours et de l'examen AP College Board

    Le déterminant 行列式 d'une matrice $2\times 2$ $\begin{bmatrix} a & b \\ c & d\end{bmatrix}$ est $ad-bc$. Une matrice possède une inverse 逆矩阵 exactement quand son déterminant est non nul ; l'inverse annule la matrice, et elle résout les équations matricielles (comme un inverseur pour les nombres).

    Exemple résolu. Pour $A=\begin{bmatrix}3 & 1\\ 2 & 4\end{bmatrix}$, le déterminant est $ad-bc=(3)(4)-(1)(2)=10$. Puisqu'il est non nul, $A$ est inversible, et $A^{-1}=\dfrac{1}{10}\begin{bmatrix}4 & -1\\ -2 & 3\end{bmatrix}$ (inverser la diagonale, changer le signe des éléments hors-diagonale, diviser par le déterminant).

    Vocabulaire Entrainer
    Anglais Chinois Pinyin
    matrix/ˈmeɪtrɪks/ 矩阵 jǔ zhèn
    determinant/dɪˈtɜːmɪnənt/ 行列式 háng liè shì
    inverse/ɪnˈvɜːs/ 逆矩阵 nì jǔ zhèn
    linear transformation/ˈlɪnɪə trænsfɔːˈmeɪʃn/ 线性变换 xiàn xìng biàn huàn
    4.12

    Transformations linéaires et matrices

    Programme

    Objectif d'apprentissage 4.12.A : Déterminer les vecteurs de sortie d'une transformation linéaire en utilisant une matrice $2 \times 2$.

    • 4.12.A.1 Une transformation linéaire est une fonction qui transforme un vecteur d'entrée en un vecteur de sortie tel que chaque composante du vecteur de sortie est la somme de multiples constants des composantes du vecteur d'entrée.
    • 4.12.A.2 Une transformation linéaire transformera le vecteur nul en le vecteur nul.
    • 4.12.A.3 Un seul vecteur dans $\mathbb{R}^2$ peut être exprimé comme une matrice $2 \times 1$. Un ensemble de $n$ vecteurs dans $\mathbb{R}^2$ peut être exprimé comme une matrice $2 \times n$.
    • 4.12.A.4 Pour une transformation linéaire, $L$, de $\mathbb{R}^2$ vers $\mathbb{R}^2$, il existe une unique matrice $2 \times 2$, $A$, telle que $L(\vec{v}) = A\vec{v}$ pour les vecteurs dans $\mathbb{R}^2$. Réciproquement, pour une matrice donnée $2 \times 2$, $A$, la fonction $L(\vec{v}) = A\vec{v}$ est une transformation linéaire de $\mathbb{R}^2$ vers $\mathbb{R}^2$.
    • 4.12.A.5 La multiplication d'une matrice de transformation $2 \times 2$, $A$, et d'une matrice $2 \times n$ de $n$ vecteurs d'entrée donne une matrice $2 \times n$ des $n$ vecteurs de sortie pour la transformation linéaire $L(\vec{v}) = A\vec{v}$.

    Source : Description du cours et de l'examen AP College Board

    Une matrice transforme le plan

    Une matrice $2\times 2$ agit comme une transformation linéaire 线性变换 du plan – rotation, réflexion, étirement ou cisaillement de points – en multipliant chaque vecteur de position. Le déterminant mesure comment la transformation met à l'échelle l'aire (et son signe indique si l'orientation est inversée).

    Exemple résolu. La matrice $\begin{bmatrix}2 & 0\\ 0 & 3\end{bmatrix}$ étire le plan par $2$ horizontalement et $3$ verticalement, envoyant le vecteur $\begin{bmatrix}1\\1\end{bmatrix}$ vers $\begin{bmatrix}2\\3\end{bmatrix}$. Son déterminant $2\times3=6$ signifie que toute aire est multipliée par $6$, donc le carré unité devient un rectangle $2\times3$.

    Une matrice 2x2 mappe le carré unité en un parallélogramme ; le déterminant est l'échelle d'aire
    Une matrice 2x2 mappe le carré unité en un parallélogramme ; le déterminant est l'échelle d'aire
    Explorer

    Transformer le plan avec une matrice

    Une matrice $2\times2$ mappe chaque point vers un nouveau point, donc elle étire, tourne ou cisaille toute la grille. Changez les entrées et observez le carré unitaire se transformer.

    4.13

    Matrices comme fonctions

    Programme

    Objectif d'apprentissage 4.13.A : Déterminer l'association entre une transformation linéaire et une matrice.

    • 4.13.A.1 La transformation linéaire mapping $\langle x,\, y \rangle$ vers $\langle a_{11} x + a_{12} y,\, a_{21} x + a_{22} y \rangle$ est associée à la matrice $\begin{bmatrix} a_{11} & a_{12} \\ a_{21} & a_{22} \end{bmatrix}$.
    • 4.13.A.2 La transformation des vecteurs unitaires dans une transformation linéaire fournit des informations précieuses pour déterminer la matrice associée.
    • 4.13.A.3 La matrice $\begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix}$ est associée à une transformation linéaire des vecteurs qui tourne chaque vecteur d'un angle $\theta$ dans le sens antihoraire autour de l'origine.
    • 4.13.A.4 La valeur absolue du déterminant d'une matrice de transformation $2 \times 2$ donne l'amplitude de la dilatation des régions dans $\mathbb{R}^2$ sous la transformation.

    Objectif d'apprentissage 4.13.B : Déterminer la composition de deux transformations linéaires.

    • 4.13.B.1 La composition de deux transformations linéaires est une transformation linéaire.
    • 4.13.B.2 La matrice associée à la composition de deux transformations linéaires est le produit des matrices associées à chaque transformation linéaire.

    Objectif d'apprentissage 4.13.C : Déterminer l'inverse d'une transformation linéaire.

    • 4.13.C.1 Deux transformations linéaires sont des inverses si leur composition envoie tout vecteur sur lui-même.
    • 4.13.C.2 Si une transformation linéaire, $L$, est donnée par $L(\vec{v}) = A\vec{v}$, alors sa transformation inverse est donnée par $L^{-1}(\vec{v}) = A^{-1}\vec{v}$, où $A^{-1}$ est l'inverse de la matrice $A$.

    Source : Description du cours et de l'examen AP College Board

    Puisqu'une matrice mappe les vecteurs d'entrée aux vecteurs de sortie, elle est une fonction sur le plan. Composer des transformations correspond à multiplier leurs matrices, et la matrice inverse inverse la mapping.

    4.14

    Matrices modélisant des contextes

    Programme

    Objectif d'apprentissage 4.14.A : Construire un modèle d'un scénario impliquant des transitions entre deux états à l'aide de matrices.

    • 4.14.A.1 Un scénario contextuel peut indiquer le taux de transitions entre les états sous forme de pourcentages. Une matrice peut être construite à partir de ces taux pour modéliser l'évolution des états sur des intervalles discrets.

    Objectif d'apprentissage 4.14.B : Appliquer des modèles matriciels pour prédire des états futurs et passés après $n$ étapes de transition.

    • 4.14.B.1 Le produit d'une matrice modélisant les transitions entre états et d'un vecteur d'état correspondant peut prédire les états futurs.
    • 4.14.B.2 La multiplication répétée d'une matrice modélisant les transitions entre états et des vecteurs d'état résultants correspondants permet de prédire l'état stationnaire, soit une répartition entre les états qui ne change pas d'une étape à l'autre.
    • 4.14.B.3 Le produit de l'inverse d'une matrice modélisant les transitions entre états et d'un vecteur d'état correspondant peut prédire les états passés.

    Source : Description du cours et de l'examen AP College Board

    Les matrices modélisent les systèmes qui avancent étape par étape – par exemple, des populations se déplaçant entre des états chaque année. La multiplication répétée par une matrice de transition avance le modèle une étape à la fois, de sorte que les puissances de matrice prédisent le comportement à long terme.

    4.14

    Conseils d'examen

    • Une fonction paramétrique donne $x(t)$ et $y(t)$ séparément – suivre la direction du mouvement lorsque $t$ augmente.
    • Un vecteur a une magnitude et une direction ; ajoutez composante par composante et trouvez la magnitude avec $\sqrt{a^2+b^2}$.
    • Le déterminant d'une matrice $2\times2$ est $ad-bc$ (attention au signe moins) ; il met à l'échelle l'aire sous la transformation.
    • Une matrice $2\times2$ transforme le plan (rotation, réflexion, étirement) ; une inverse n'existe que si le déterminant est non nul.
    • Notez que cette unité n'est pas testée à l'examen AP Precalculus (seules les unités 1–3), mais elle constitue la base des cours ultérieurs.

Se connecter ou créer un compte

IGCSE, A-Level & AP