ความคลาดเคลื่อนและความไม่แน่นอน
| English | ไทย |
|---|---|
| uncertainty/ʌnˈsɜːtənti/ | ความไม่แน่นอน (uncertainty) |
| micrometer/maɪˈkrɒmɪtə/ | ไมโครเมตร |
| vernier calipers/ˈvɜːnɪə ˈkælɪpəz/ | คาลิปเปอร์วัดความละเอียดสูง |
| systematic error/ˌsɪstəˈmætɪk ˈerə/ | ความคลาดเคลื่อนเชิงระบบ |
| zero error/ˈzɪərəʊ ˈerə/ | ความคลาดเคลื่อนของศูนย์ |
| calibration/ˌkælɪˈbreɪʃn/ | การปรับเทียบ |
| parallax/ˈpærəlæks/ | ความคลาดเคลื่อนจากมุมมอง |
| random error/ˈrændəm ˈerə/ | ความคลาดเคลื่อนแบบสุ่ม |
| precision/prɪˈsɪʒn/ | ความละเอียด |
| accuracy/ˈækjʊrəsi/ | ความถูกต้อง |
| absolute uncertainty/ˈæbsəluːt ʌnˈsɜːtənti/ | ความไม่แน่นอนสัมบูรณ์ |
| significant figures/sɪɡˈnɪfɪkənt ˈfɪɡəz/ | ตัวเลข有意义的 |
คุณมั่นใจแค่ไหน?
- วัดลวดสองครั้ง你可能ได้ $5.77\ \text{mm}$, แล้ว $5.79\ \text{mm}$
- ไม่ใช่ข้อใดข้อหนึ่ง "ผิด" — การวัดทุกแบบมีความ ไม่แน่นอน บ้างเสมอ
- ฟิสิกส์ที่ดีคือการรู้ ว่า คุณไม่แน่ใจ มากน้อยเพียงใด
ห้องปฏิบัติการความไม่แน่นอน
จำแนกรูปแบบปัญหาการวัดตามผลกระทบที่มีต่อข้อมูล
อ่านเครื่องมือวัด
- ทุกสเกลสามารถอ่านได้ละเอียดเพียงเท่านั้น
- ไมโครมิเตอร์ อ่านได้ละเอียดถึง $0.01\ \text{mm}$; 游标卡尺到 $0.1\ \text{mm}$
- ขั้นตอนที่เล็กที่สุดที่เครื่องมือแสดงจะกำหนดขีดจำกัดในการอ่านของคุณ

游标卡尺精确测量长度,带有小的不确定度
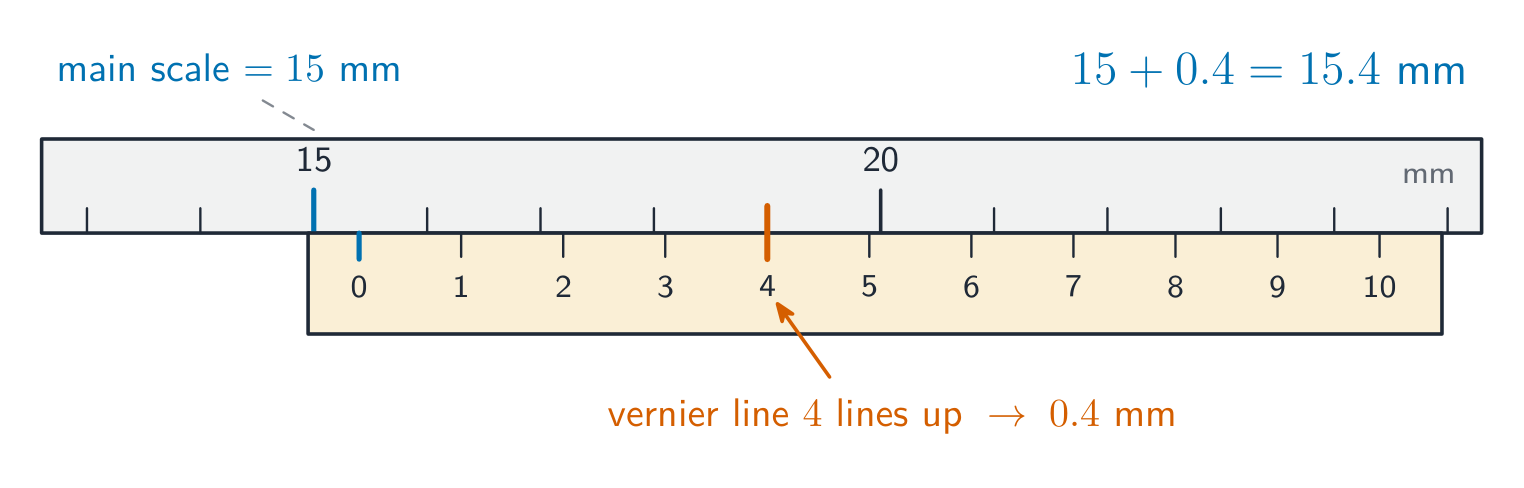
从主尺读出整毫米数,然后加上滑动尺对齐处的十分之一数
การวัดที่รอบคอบเพียงพออาจถูกต้องโดยสมบูรณ์ มีความไม่แน่นอนเป็นศูนย์
การวัดจริงไม่มีค่าที่แม่นยำเสมอไป — ทุกการอ่านค่าจะมี ความไม่แน่นอน อยู่บ้าง ทักษะคือการประมาณขนาดของความไม่แน่นอนนั้น
ความคลาดเคลื่อนเชิงระบบ
- ความคลาดเคลื่อนเชิงระบบ ทำให้ ทุก ค่าอ่านขยับไปเท่าเดิม ในทิศทางเดียวกัน
- สาเหตุ: ความคลาดเคลื่อนศูนย์, การปรับเทียบ ผิด, หรือ พาราลักซ์ (อ่านจากด้านข้าง)
- การวัดซ้ำ ไม่ ลบมันไปได้

ไมโครมิเตอร์สกรูวัดได้ละเอียดถึง 0.01 มม.
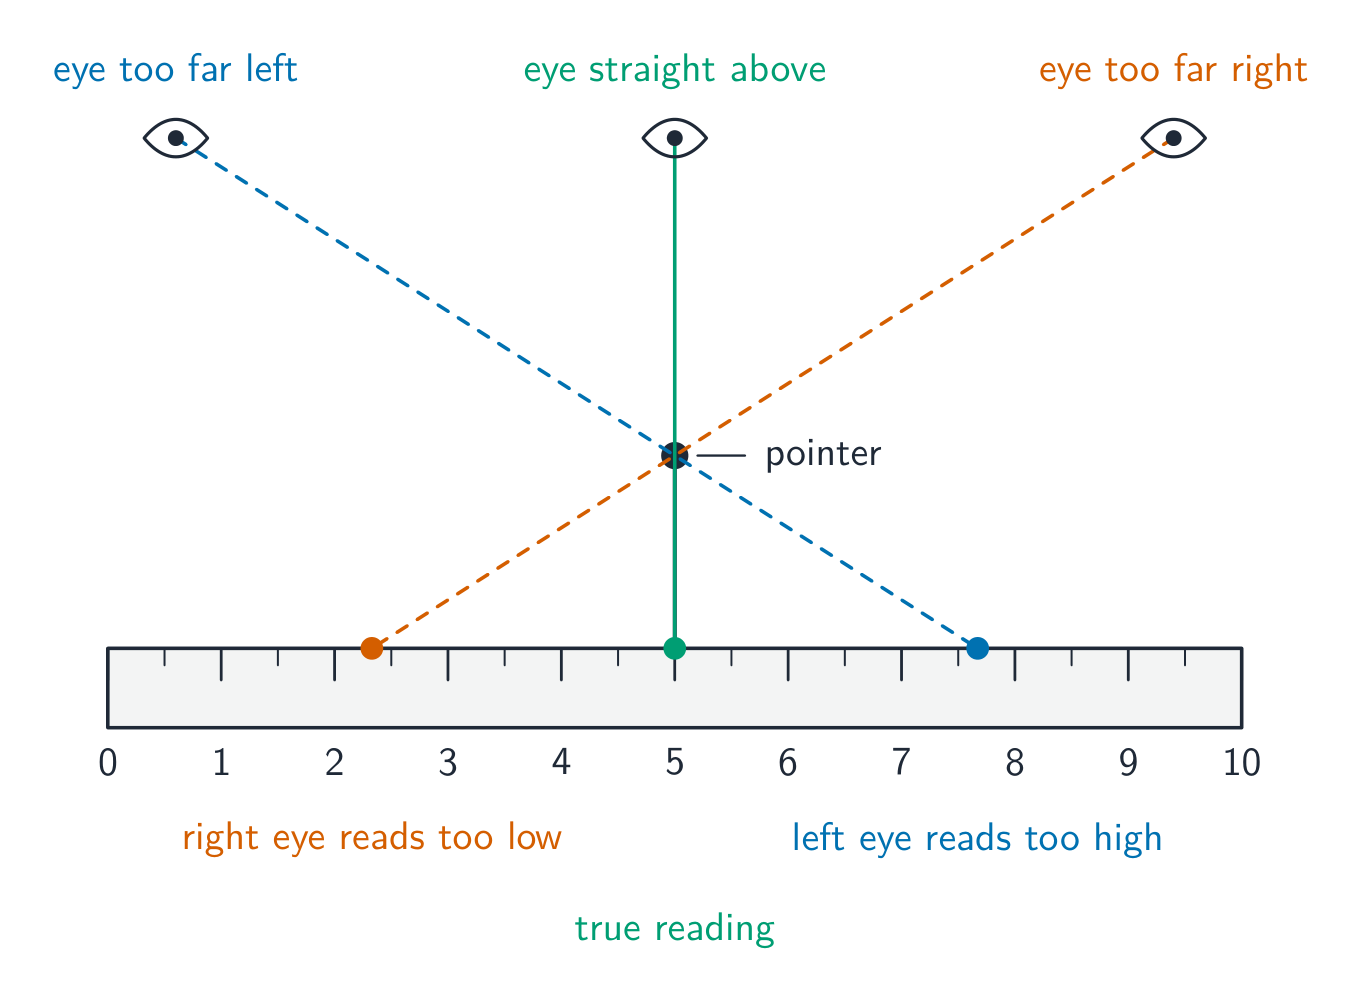
พาราลักซ์: การมองสเกลในมุมทำให้ค่าอ่านเปลี่ยนไป — เป็นความคลาดเคลื่อนเชิงระบบ
ข้อใดต่อไปนี้เป็น ความคลาดเคลื่อนเชิงระบบ?
ความคลาดเคลื่อนจุดศูนย์ ทำให้ทุกการอ่านค่าเลื่อนไปเท่ากัน方向和 same direction — นั่นคือความคลาดเคลื่อนเชิงระบบ ส่วนอื่นๆ จะแปรผันแบบสุ่มจากค่าหนึ่งไปยังอีกค่าหนึ่ง
ความคลาดเคลื่อนสุ่ม
- ความคลาดเคลื่อนสุ่ม ทำให้ค่าอ่านกระโดดขึ้นและลง โดยไม่มีรูปแบบ
- วัดซ้ำหลายครั้งแล้วหาค่า เฉลี่ย — ความกระจายจะหักล้างกันบางส่วน
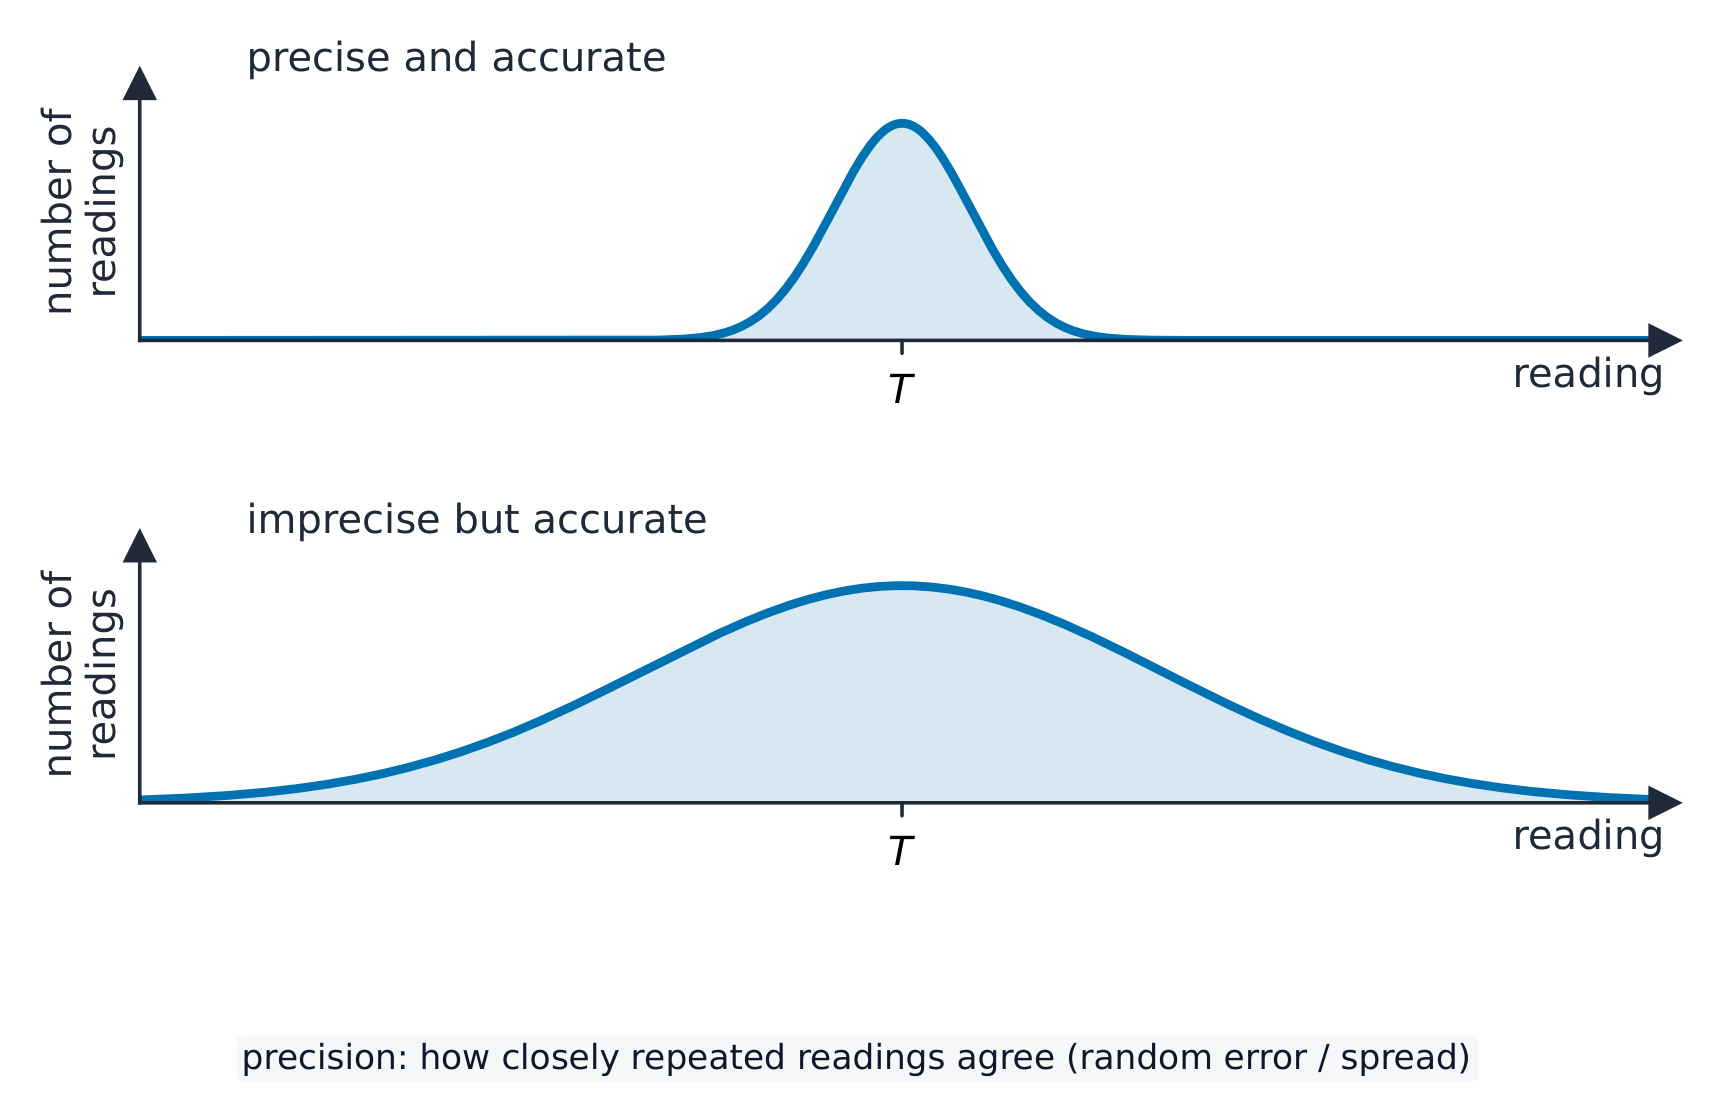
ความแม่นยำ: ความแคบของการกระจายรอบค่าจริง T
เพื่อลดความคลาดเคลื่อนแบบสุ่ม ให้ทำซ้ำการวัดแล้วนำค่า ____ มาคำนวณ
ความคลาดเคลื่อนแบบสุ่มกระจายทั้งสองด้าน ดังนั้น ค่าเฉลี่ย ของการวัดหลายครั้งจะช่วยหักล้างกันบางส่วน (แต่ความคลาดเคลื่อนเชิงระบบจะยังคงอยู่หลังการหาค่าเฉลี่ย)
ความแม่นยำเทียบกับความถูกต้อง
- ความแม่นยำ = การวัดซ้ำๆ clustering กันแน่น แค่ไหน
- ความถูกต้อง =它们 proximity กับค่าจริง แค่ไหน
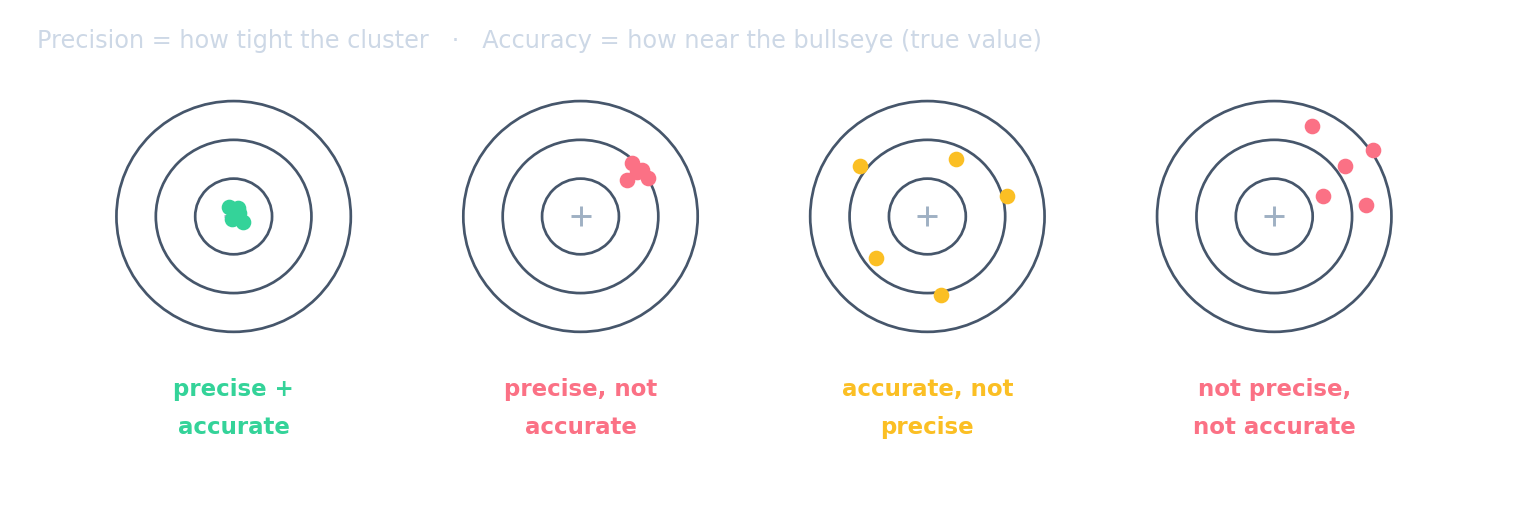
จับคู่แต่ละคำศัพท์กับนิยามที่กรรมการให้คะแนน
การทำซ้ำแก้ไขได้เพียงส่วนแบบสุ่มเท่านั้น ความคลาดเคลื่อนจุดศูนย์ทำให้การอ่านค่ามีความละเอียดสูงแต่ผิดเพี้ยน ซึ่งเป็นเหตุผลว่าทำไมคำสองนี้จึงใช้แทนกันได้ไม่เสมอ
ความคลาดเคลื่อน哪种伤害哪个?
- ความคลาดเคลื่อนเชิงระบบ เคลื่อนทั้งกลุ่มออกจากเป้า → ลด ความถูกต้อง
- ความคลาดเคลื่อนสุ่ม ทำให้กลุ่มกระจายออก → ลด ความแม่นยำ
จับคู่รูปแบบการอ่านค่าซ้ำกับคำอธิบายให้ถูกต้อง
ความละเอียดคือความแน่นของกลุ่มจุด; ความถูกต้องคือความใกล้ค่าจริง (หรือเป้า) ที่กลุ่มจุดตั้งอยู่
เขียนค่าความไม่แน่นอน
- เราเขียนผลลัพธ์เป็น $x \pm \Delta x$, где $\Delta x$ คือ ความไม่แน่นอนสัมบูรณ์
- ความไม่แน่นอนเปอร์เซ็นต์ คือ $\dfrac{\Delta x}{|x|} \times 100\%$
ความยาวหนึ่งมีค่า $(20.0 \pm 0.5)\ \text{cm}$. ค่าความไม่แน่นอนเป็นเปอร์เซ็นต์是多少?
$\dfrac{\Delta x}{|x|} \times 100\% = \dfrac{0.5}{20.0} \times 100\% = 2.5\%$.
การรวม: บวกหรือลบ
- ถ้า $y = a + b$ หรือ $y = a - b$, บวกความไม่แน่นอนสัมบูรณ์เข้าด้วยกัน
- $\Delta y = \Delta a + \Delta b$.
การรวม: คูณหรือหาร
- ถ้า $y = \dfrac{a \cdot b}{c}$, บวกความไม่แน่นอนเปอร์เซ็นต์เข้าด้วยกัน
- $\dfrac{\Delta y}{|y|} = \dfrac{\Delta a}{|a|} + \dfrac{\Delta b}{|b|} + \dfrac{\Delta c}{|c|}$.
สำหรับ $y = \dfrac{a \cdot b}{c}$, คุณ要如何รวมความไม่แน่นอน?
สำหรับการคูณและการหาร, บวกความไม่แน่นอนเป็นเปอร์เซ็นต์: $\dfrac{\Delta y}{|y|} = \dfrac{\Delta a}{|a|} + \dfrac{\Delta b}{|b|} + \dfrac{\Delta c}{|c|}$.
กฎใดในการรวมความไม่แน่นอนที่ถูกต้อง? เลือก ทั้งหมด ที่เกี่ยวข้อง
ความไม่แน่นอนไม่เคยหักล้างกัน การลบค่าที่คล้ายกันสองค่าจะทำให้ผลรวมของความไม่แน่นอนอยู่ในตัวเศษที่เล็กกว่ามาก นี่คือเหตุผลว่าทำไมผลต่างดังกล่าวจึงมีความละเอียดต่ำมาก
การรวม: ยกกำลัง
- ถ้า $y = a^{n}$, คูณความไม่แน่นอนเปอร์เซ็นต์ด้วยเลขชี้กำลัง
- $\dfrac{\Delta y}{|y|} = |n| \cdot \dfrac{\Delta a}{|a|}$.
รัศมีถูกวัดด้วยความไม่แน่นอน $0.4\%$. พื้นที่วงกลมคือ $A = \pi r^{2}$. ค่าความไม่แน่นอนเป็นเปอร์เซ็นต์ใน $A$ คือเท่าไหร่?
สำหรับเลขชี้กำลัง, คูณด้วยเลขชี้กำลัง: $A \propto r^{2}$, ดังนั้น % ความไม่แน่นอนคือ $2 \times 0.4\% = 0.8\%$.
วัดคาบ T ด้วยค่าความไม่แน่นอน 2.0% ค่าความไม่แน่นอนเป็นร้อยละของ T² คือเท่าไร?
การยกกำลังสองจะ doubles ความไม่แน่นอนเป็นเปอร์เซ็นต์; การรากที่สองจะ减半它. การระบุ 2.0% สำหรับ T^2 เป็นหนึ่งในข้อผิดพลาดที่พบบ่อยที่สุดในหัวข้อนี้
ตัวอย่างวิธีทำ:ปริมาตรของทรงกลม
- เส้นผ่านศูนย์กลาง $d = (5.26 \pm 0.02)\ \text{cm}$, และปริมาตร $V \propto d^{3}$
- % ความไม่แน่นอนใน $d$: $\dfrac{0.02}{5.26} \times 100\% \approx 0.38\%$
- กฎเลขชี้กำลัง: % ความไม่แน่นอนใน $V = 3 \times 0.38\% \approx 1.1\%$
- ดังนั้น $V = (76.2 \pm 0.9)\ \text{cm}^{3}$
หลัก有意义的
- ให้คำตอบมี ตัวเลข有意义的 เท่ากับการวัดที่แม่นยำน้อยที่สุด
- มักจะ 2 หรือ 3 ในรายวิชานี้ — มากเกินไปจะทำให้ดูแม่นยำกว่าความเป็นจริง
คุณเข้าใจแล้ว
- ความคลาดเคลื่อนเชิงระบบ → ขยับทุกค่าอ่าน (ลดความถูกต้อง); สุ่ม → กระจาย (ลดความแม่นยำ)
- วัดซ้ำและหาค่า เฉลี่ย เพื่อจัดการกับความคลาดเคลื่อนสุ่ม
- รวมความไม่แน่นอน: บวกสัมบูรณ์ สำหรับ $+\,-$, บวก % สำหรับ $\times\,\div$, × เลขชี้กำลัง สำหรับ $a^{n}$